Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
卒業発表
Search
Dorayaki
December 15, 2023
67
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
卒業発表
Dorayaki
December 15, 2023
More Decks by Dorayaki
See All by Dorayaki
チーム開発「HANKEN」DEMODAY発表
dorayaki
0
120
小銭最適化
dorayaki
0
45
Featured
See All Featured
WENDY [Excerpt]
tessaabrams
14
40k
Java REST API Framework Comparison - PWX 2021
mraible
34
9.8k
Intergalactic Javascript Robots from Outer Space
tanoku
273
28k
Jamie Indigo - Trashchat’s Guide to Black Boxes: Technical SEO Tactics for LLMs
techseoconnect
PRO
0
710
Sharpening the Axe: The Primacy of Toolmaking
bcantrill
46
3k
The Mindset for Success: Future Career Progression
greggifford
PRO
0
540
Visualization
eitanlees
153
17k
Writing Fast Ruby
sferik
630
63k
4 Signs Your Business is Dying
shpigford
187
23k
Ecommerce SEO: The Keys for Success Now & Beyond - #SERPConf2024
aleyda
1
2.2k
The agentic SEO stack - context over prompts
schlessera
0
970
The untapped power of vector embeddings
frankvandijk
2
1.9k
Transcript
自動追従ロボットにおける オプティカルフローセンサを用いた オドメトリとその評価 令和5年12月16日 松本昂大 卒業研究最終発表会
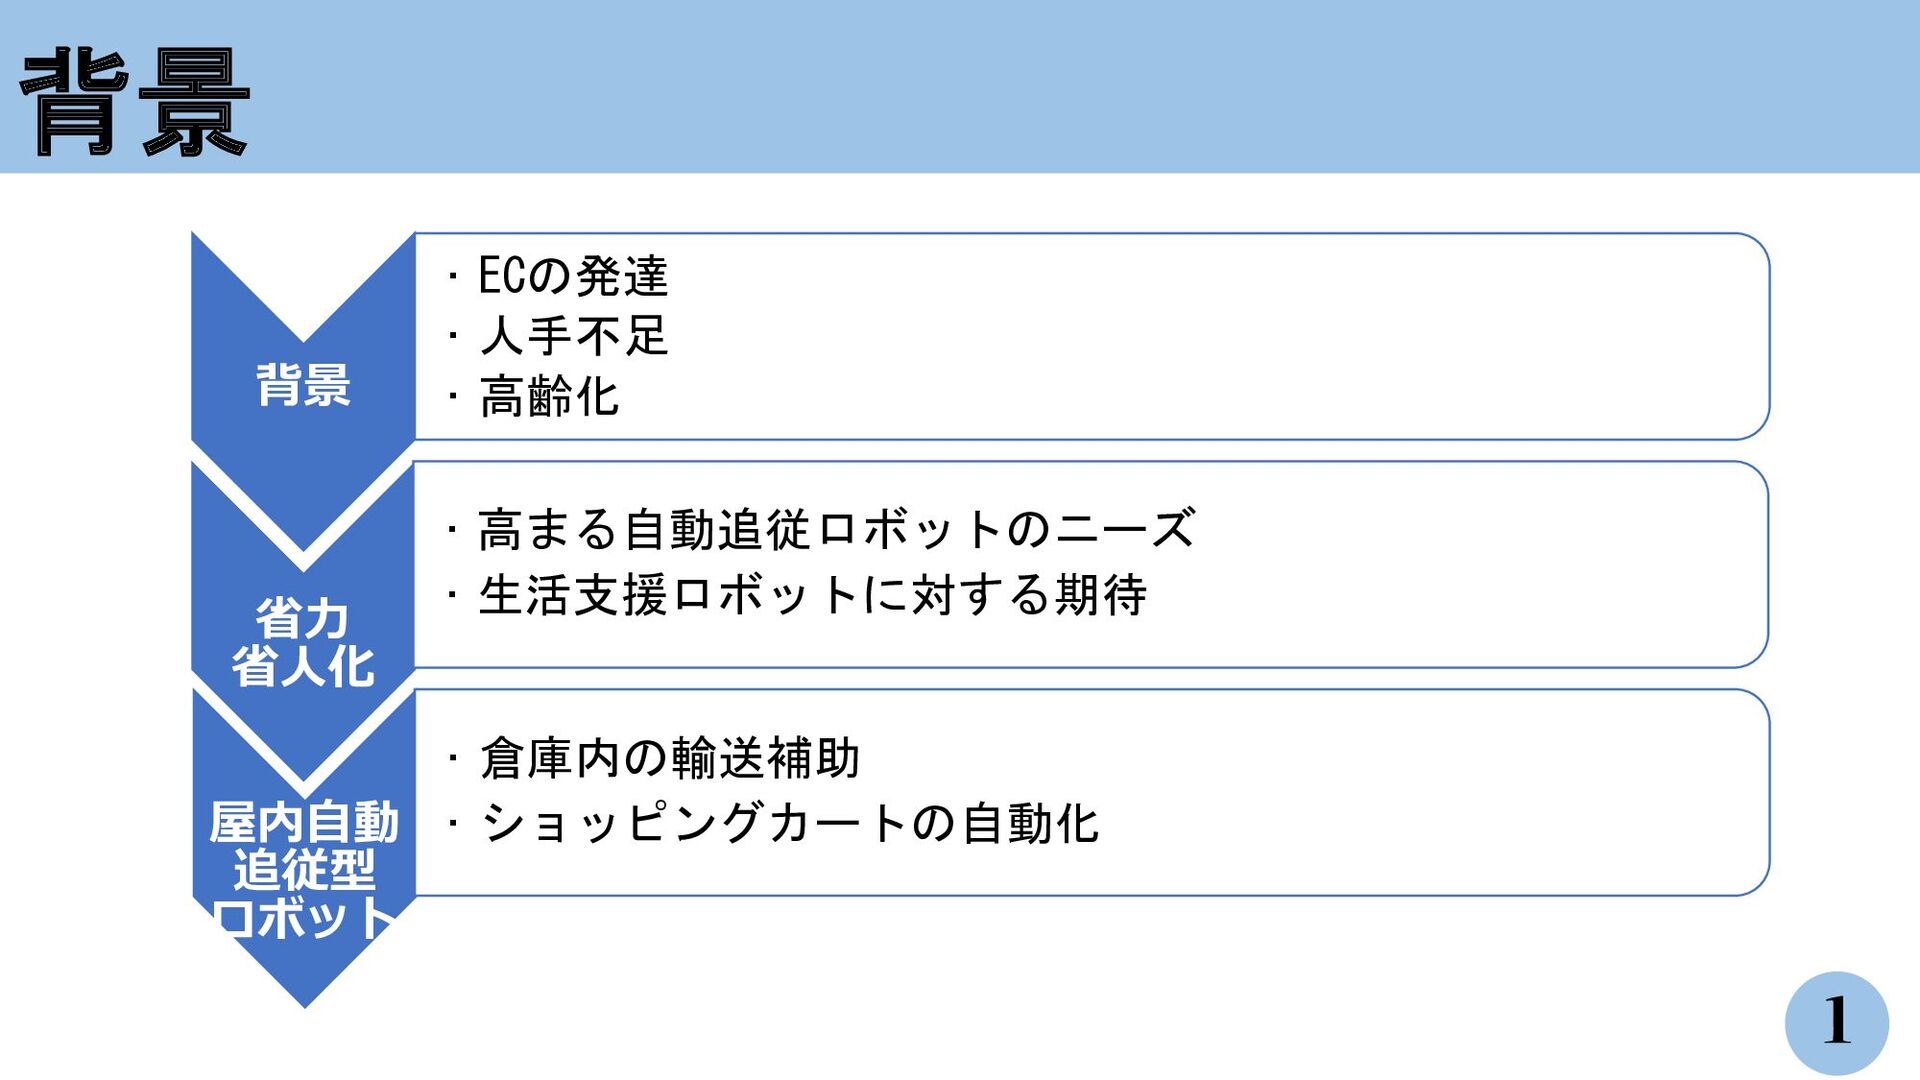
背景 背景 • ECの発達 • 人手不足 • 高齢化 省力 省人化
• 高まる自動追従ロボットのニーズ • 生活支援ロボットに対する期待 屋内自動 追従型 ロボット • 倉庫内の輸送補助 • ショッピングカートの自動化 1
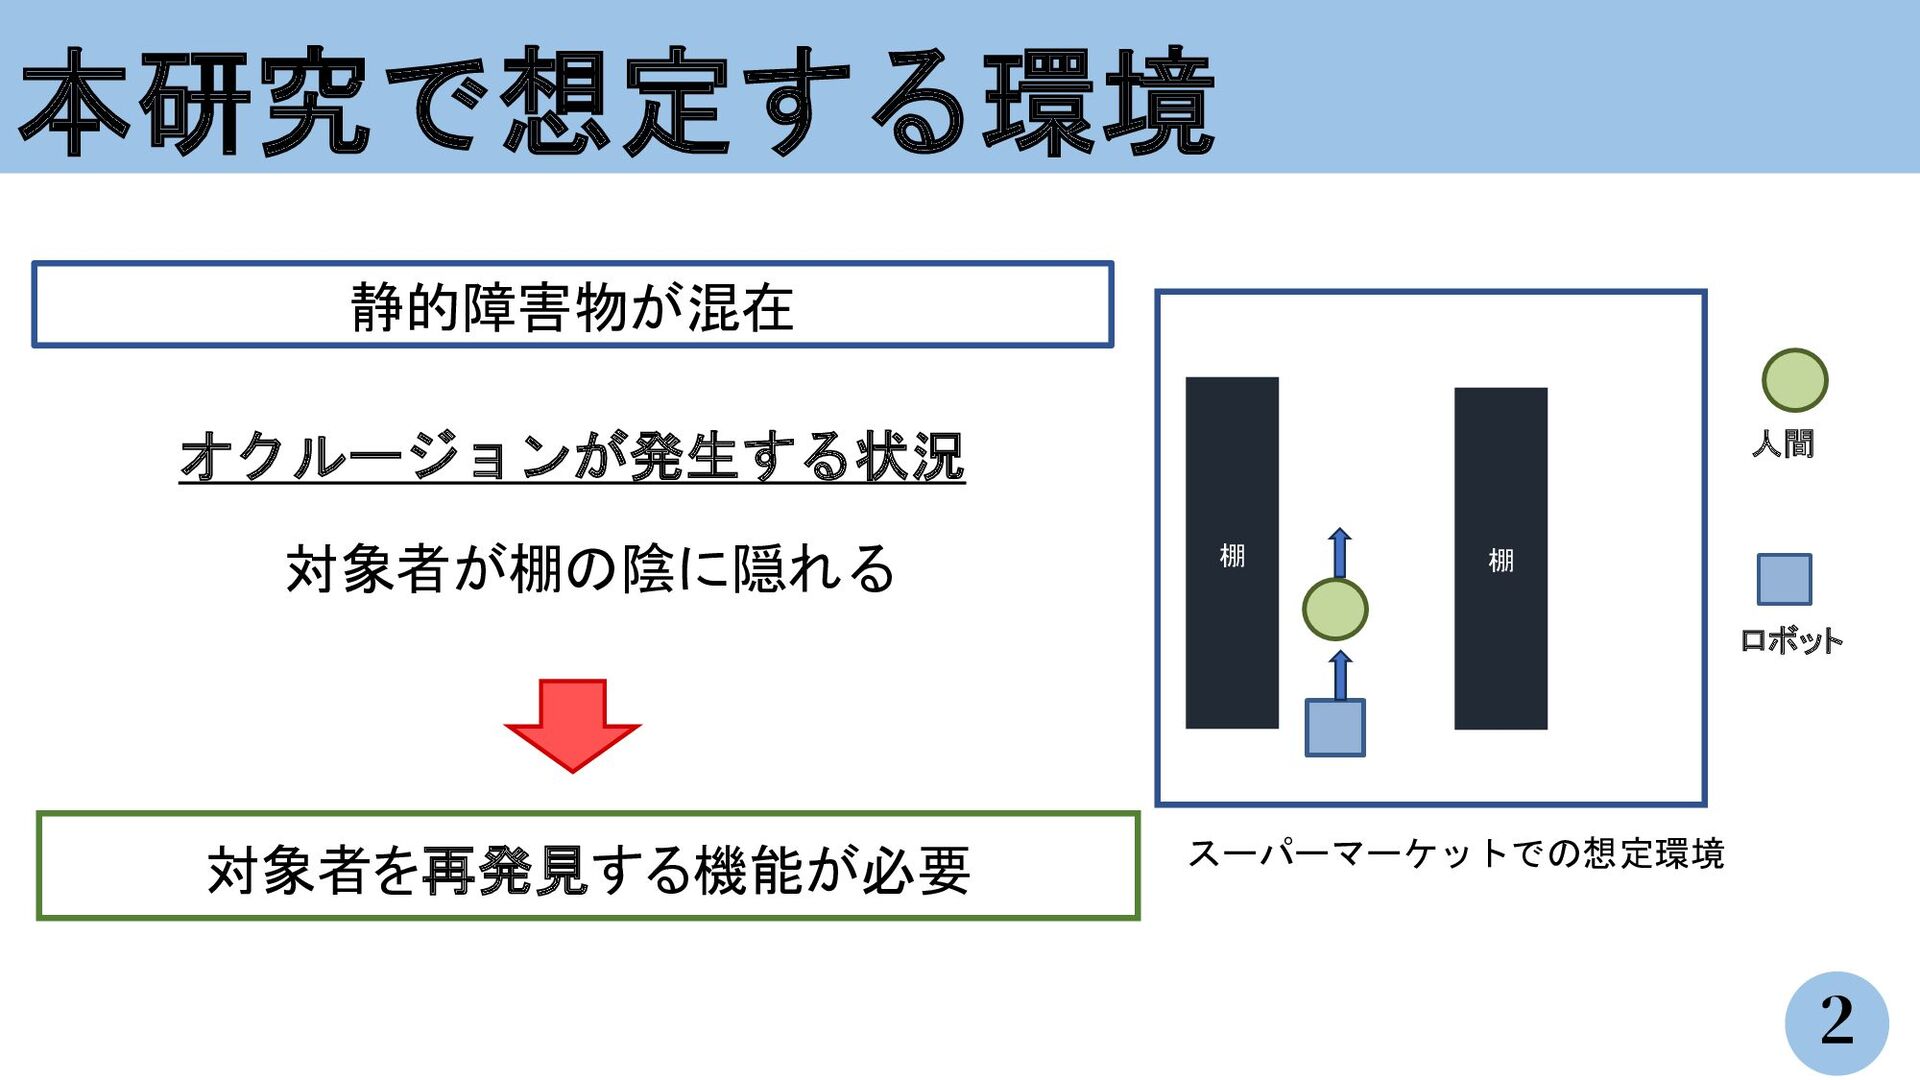
本研究で想定する環境 2 オクルージョンが発生する状況 人間 ロボット 棚 棚 静的障害物が混在 対象者を再発見する機能が必要 スーパーマーケットでの想定環境
対象者が棚の陰に隠れる
従来研究 3 <倉上氏らのPDR法を用いたオクルージョンへの対応策[1]> ➢ 通常時 • 対象者に装着した赤外線LEDマーカを追尾 ➢ オクルージョン発生時 •
PDR法により移動距離・移動方向算出 ➢ PDR(Pedestrian Dead-Reckoning)による対象者の位置推定 • 加速度から歩数 • 角加速度から進行方向 • 移動距離 = 歩幅 x 歩数 • 初期位置に移動距離を加算 PDRベルト 対象者軌跡のトレース× 障害物回避×
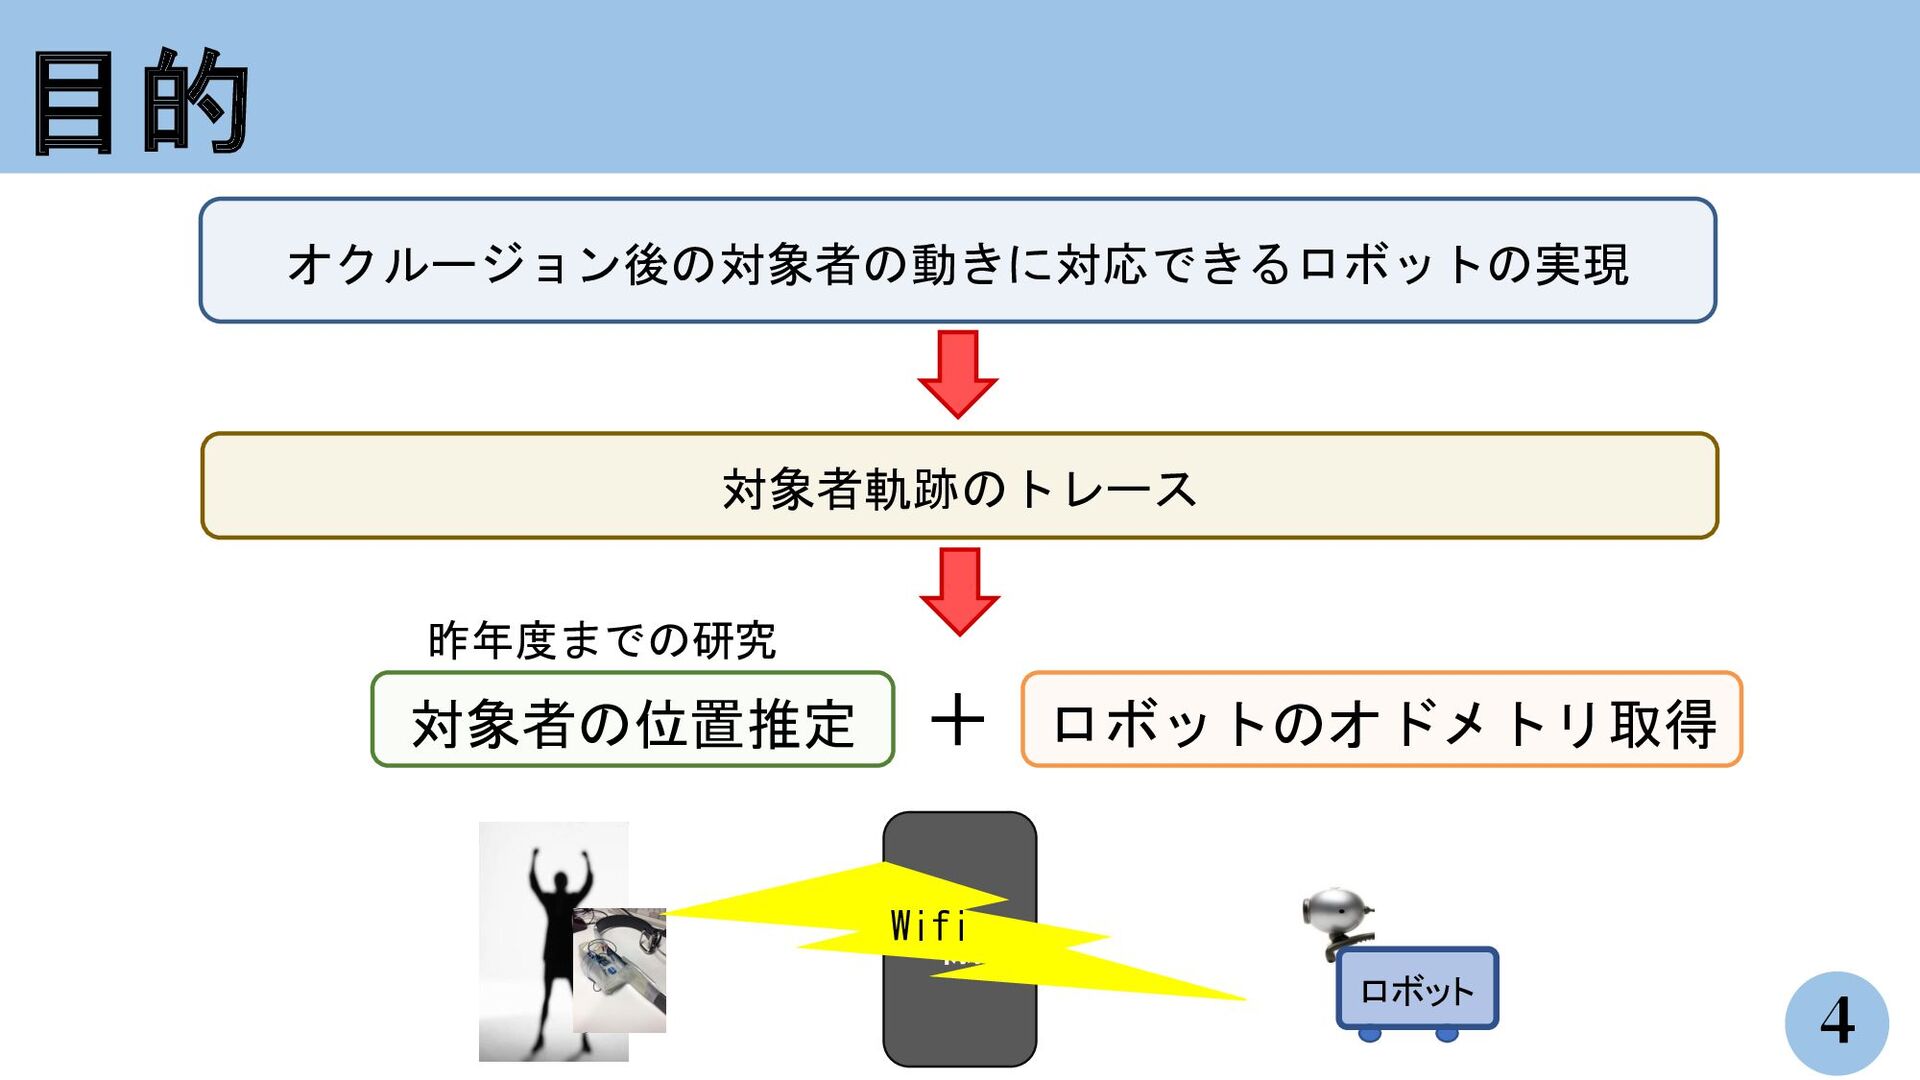
目的 4 棚 オクルージョン後の対象者の動きに対応できるロボットの実現 対象者の位置推定 ロボットのオドメトリ取得 + ロボット Wifi 昨年度までの研究
対象者軌跡のトレース
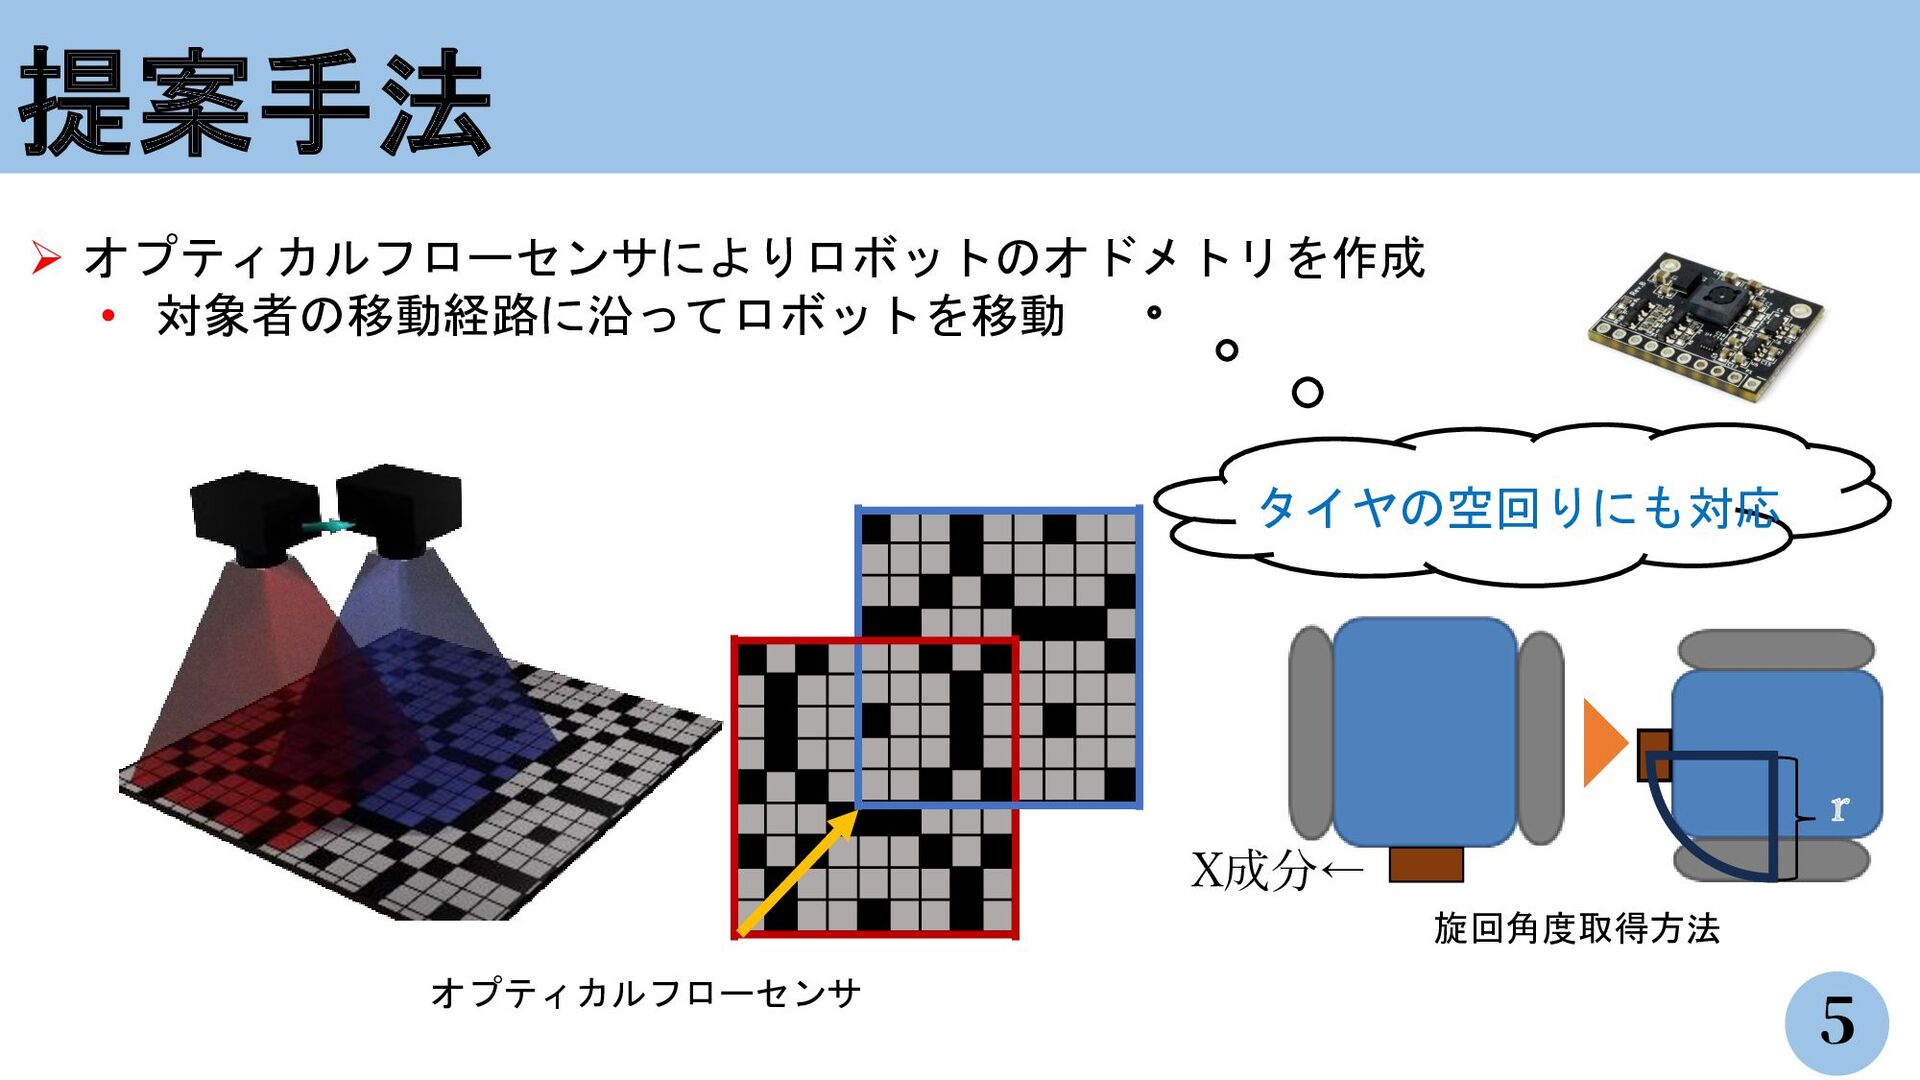
提案手法 5 ➢ オプティカルフローセンサによりロボットのオドメトリを作成 • 対象者の移動経路に沿ってロボットを移動 タイヤの空回りにも対応 X成分← r オプティカルフローセンサ
旋回角度取得方法
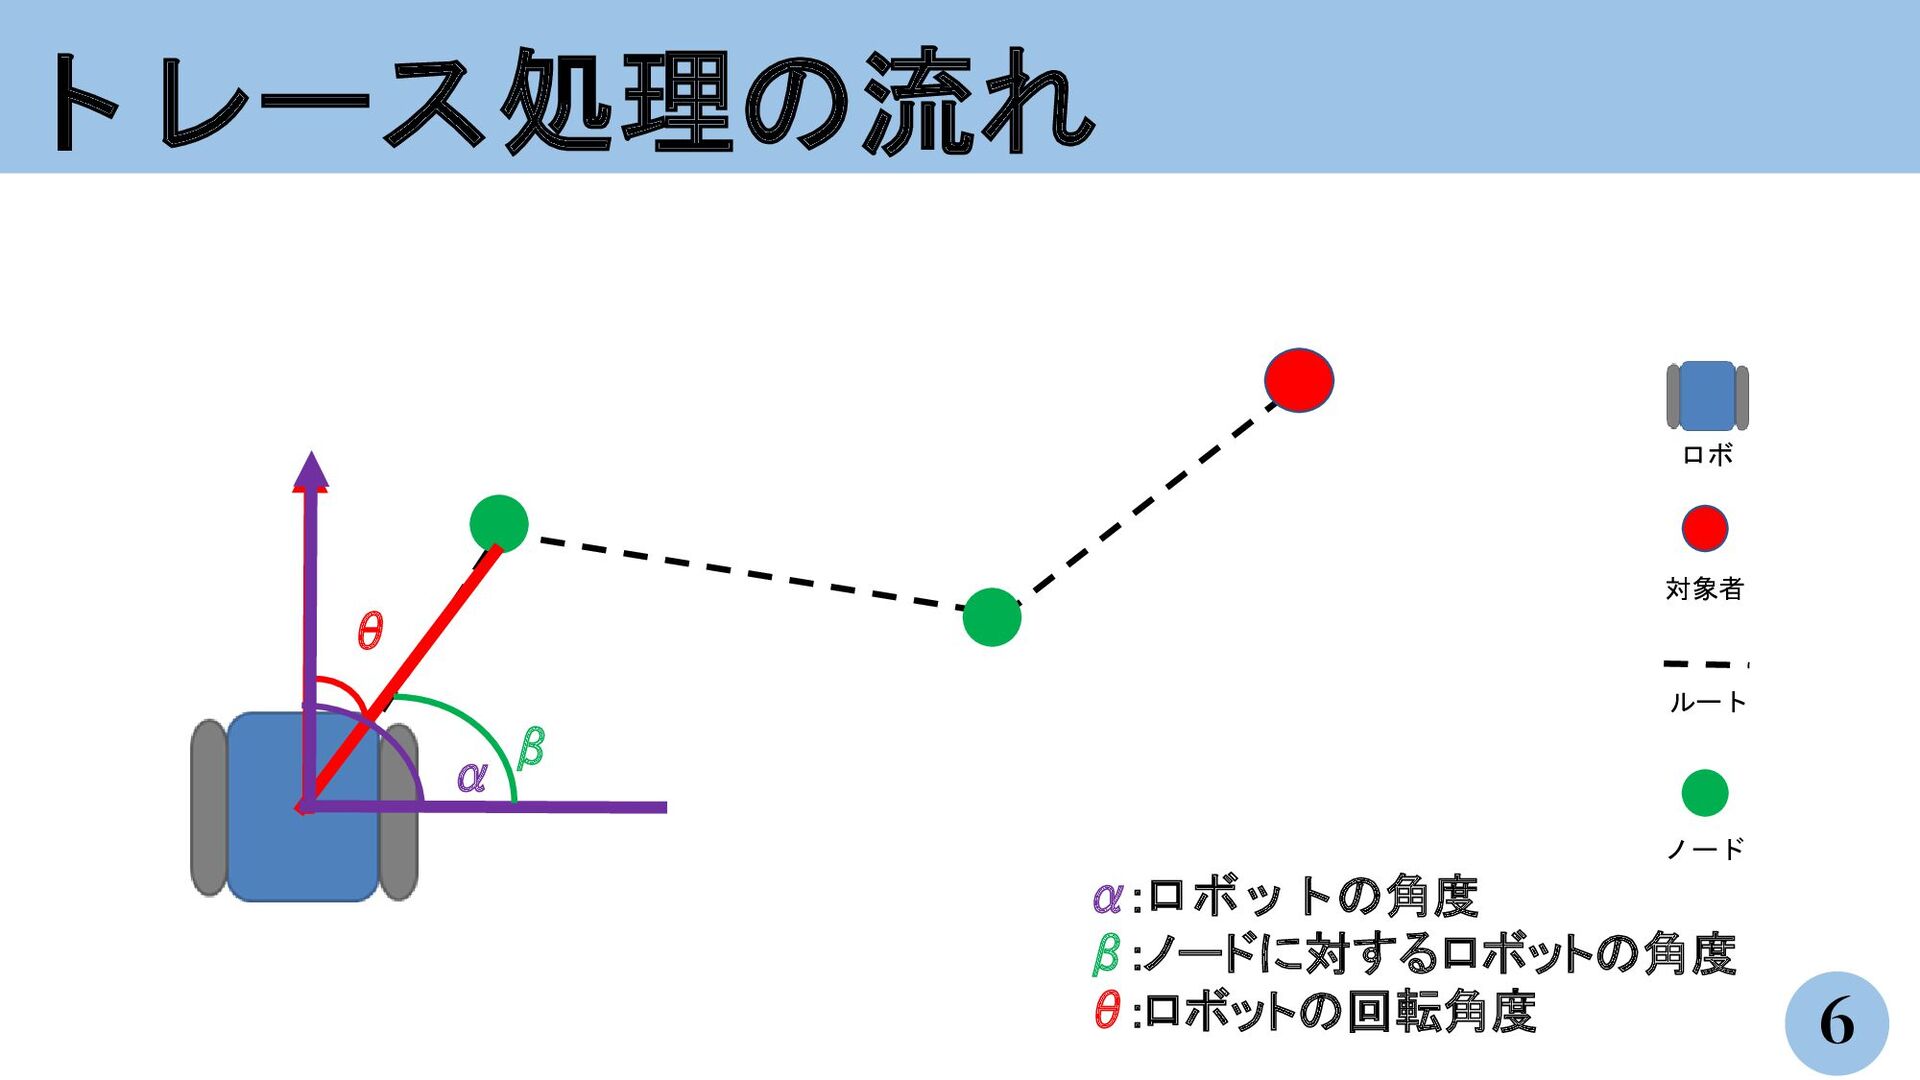
トレース処理の流れ 6 ロボ ルート 対象者 ノード θ α β α:ロボットの角度
β:ノードに対するロボットの角度 θ:ロボットの回転角度
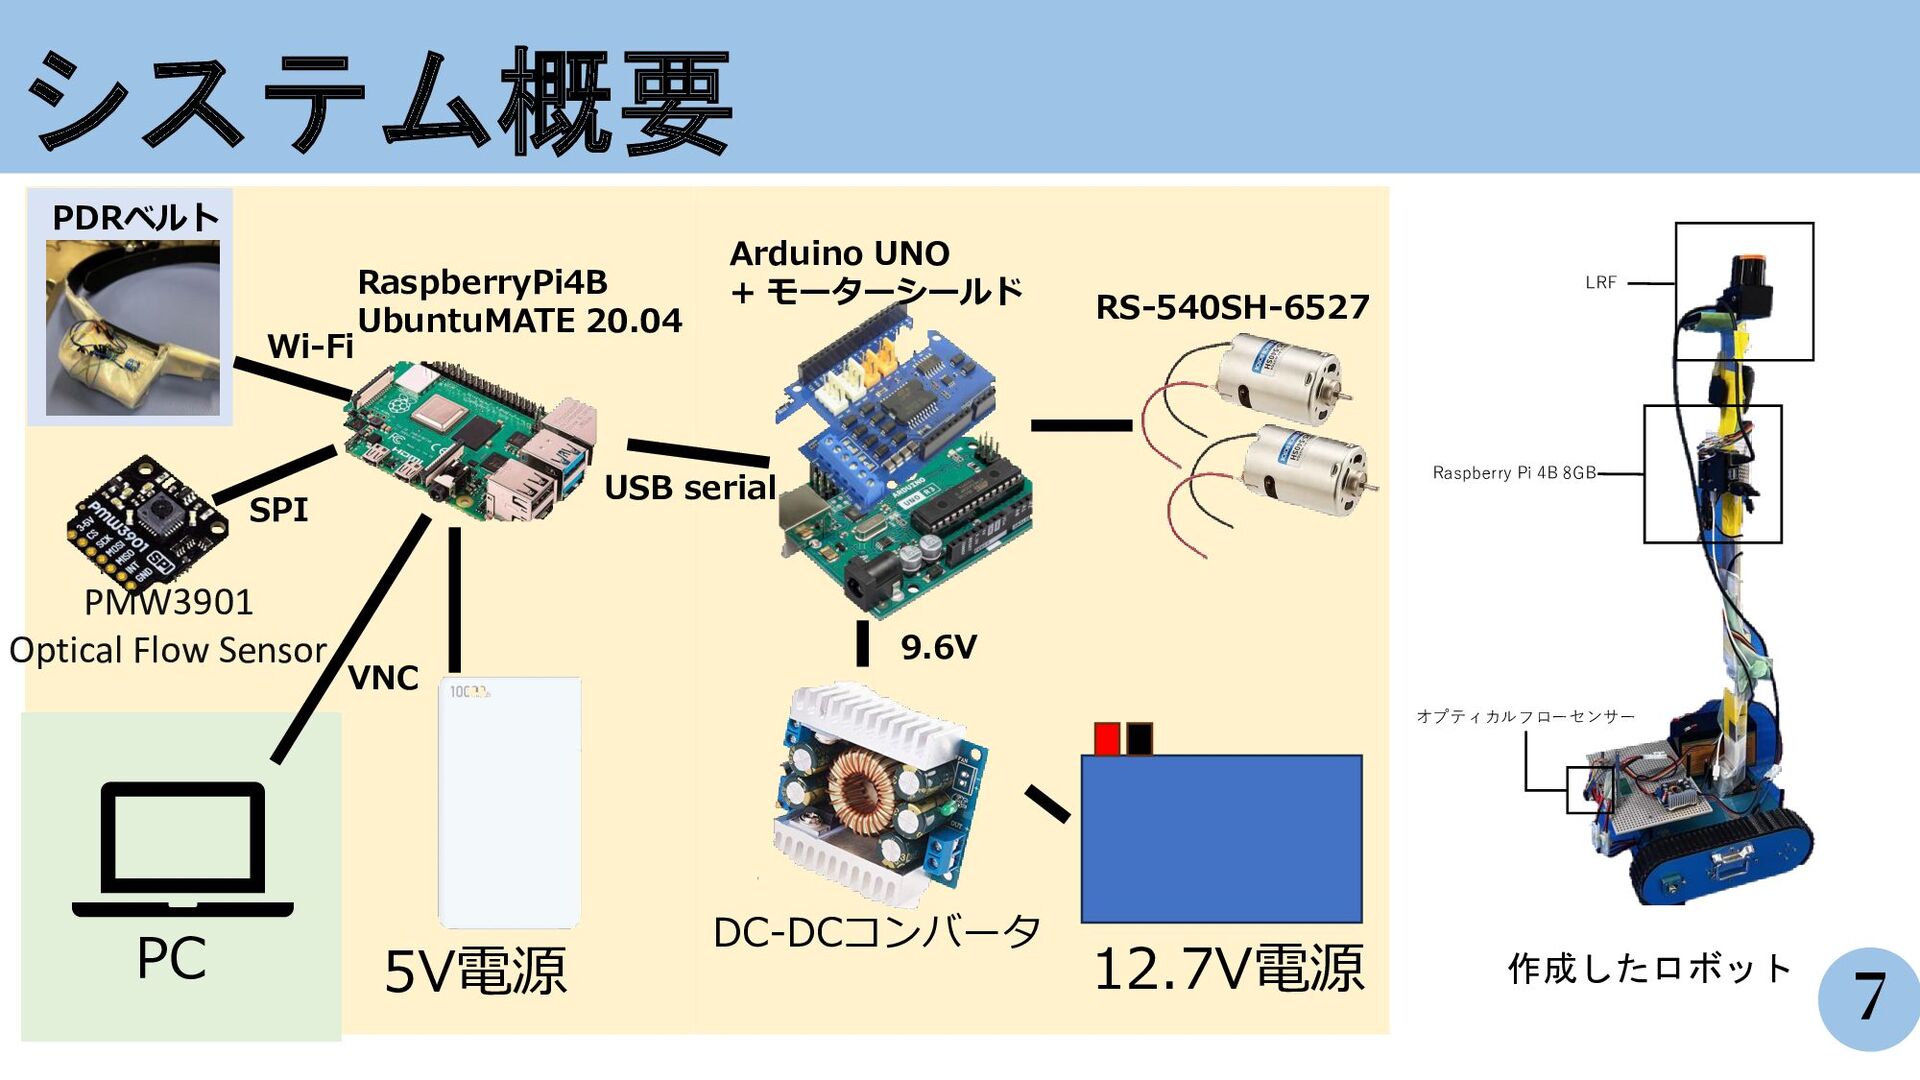
システム概要 7 Raspberry Pi 4B 8GB オプティカルフローセンサー LRF 作成したロボット 12.7V電源
5V電源 RaspberryPi4B UbuntuMATE 20.04 Arduino UNO + モーターシールド RS-540SH-6527 SPI USB serial PC VNC 9.6V DC-DCコンバータ PMW3901 Optical Flow Sensor Wi-Fi PDRベルト
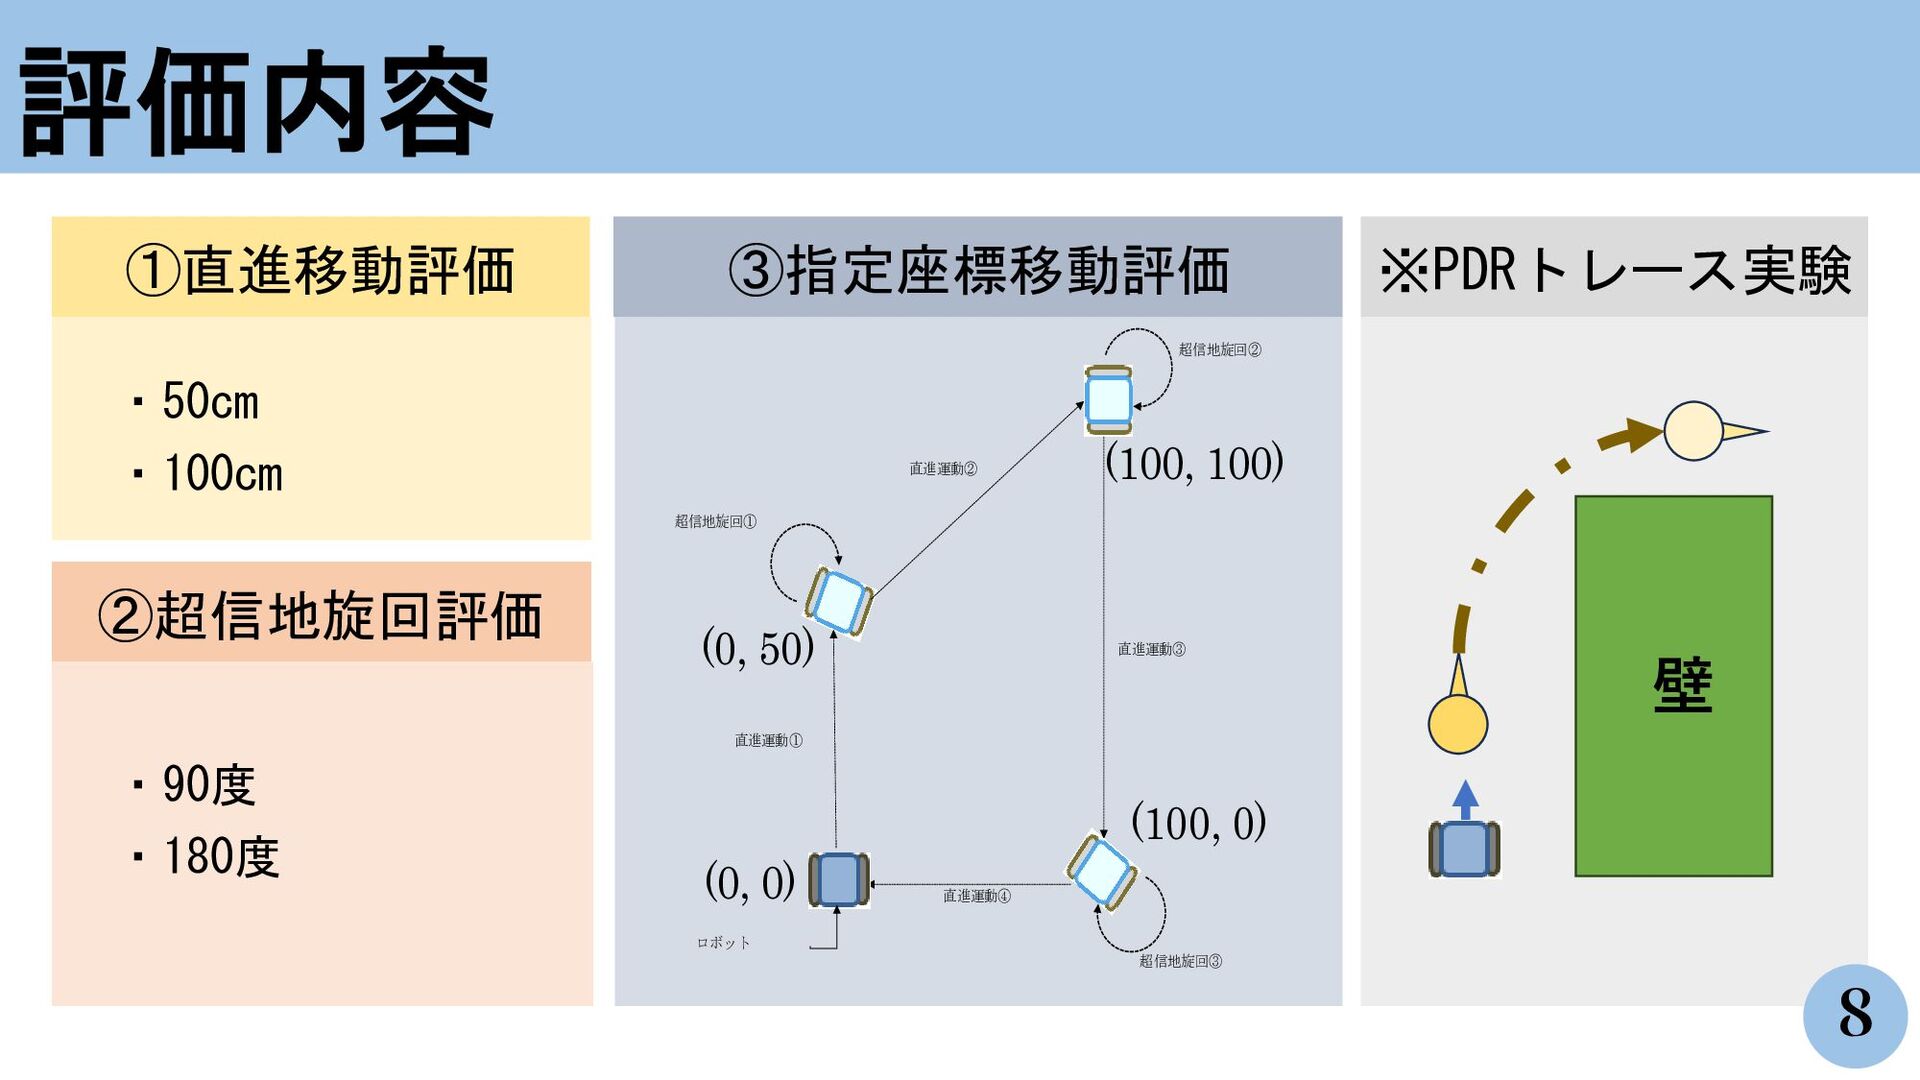
評価内容 ①直進移動評価 ②超信地旋回評価 ③指定座標移動評価 ・50cm ・100cm ・90度 ・180度 ロボット 直進運動①
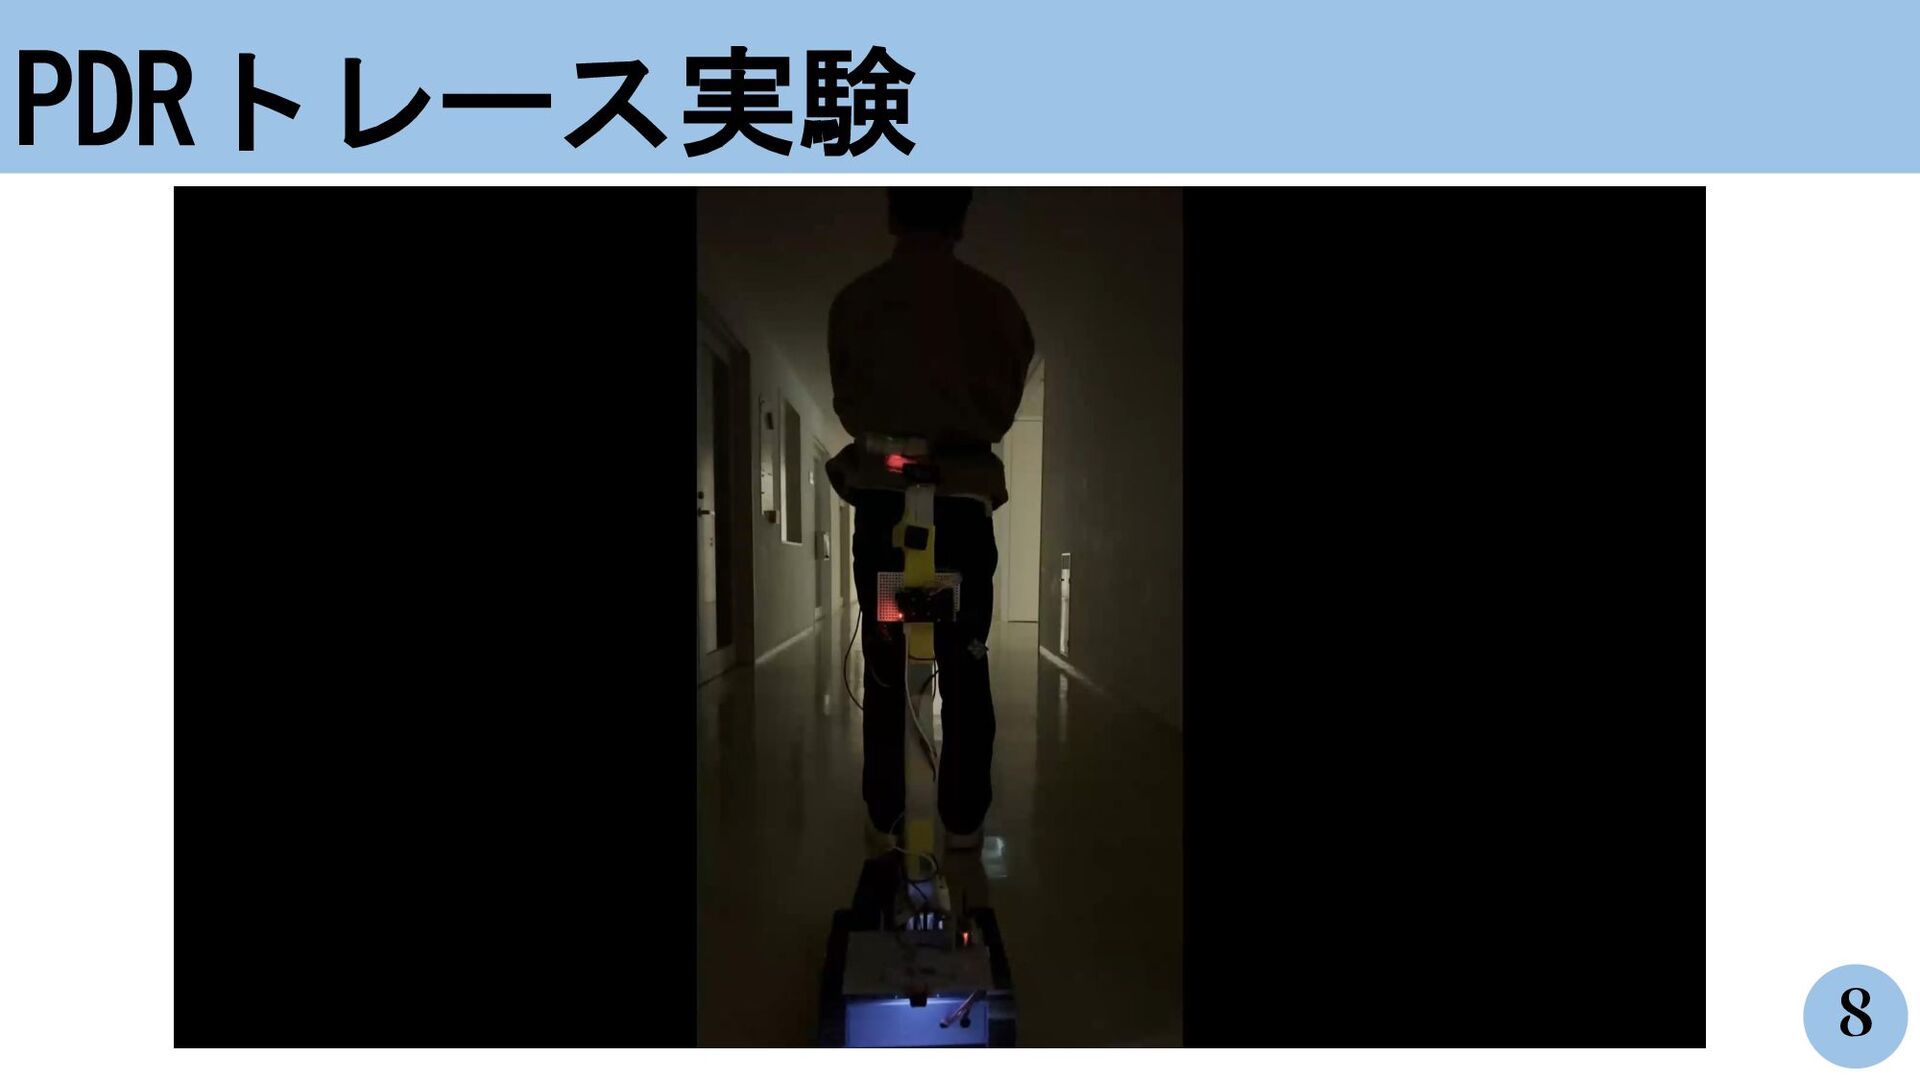
超信地旋回① 直進運動② 直進運動③ 直進運動④ 超信地旋回② 超信地旋回③ (0, 0) (0, 50) (100, 100) (100, 0) ※PDRトレース実験 8 壁
①直進移動評価②超信地旋回評価 9 移動 量 最小 [%] 最大 [%] 平均 [%]
直進移動 0.5 m 0.4 59.8 19.1 1.0 m 1.6 17.2 6.6 超信地旋回 90度 0.0 15.0 5.7 180度 0.0 0.0 0.0 直進移動・超信地旋回の誤差
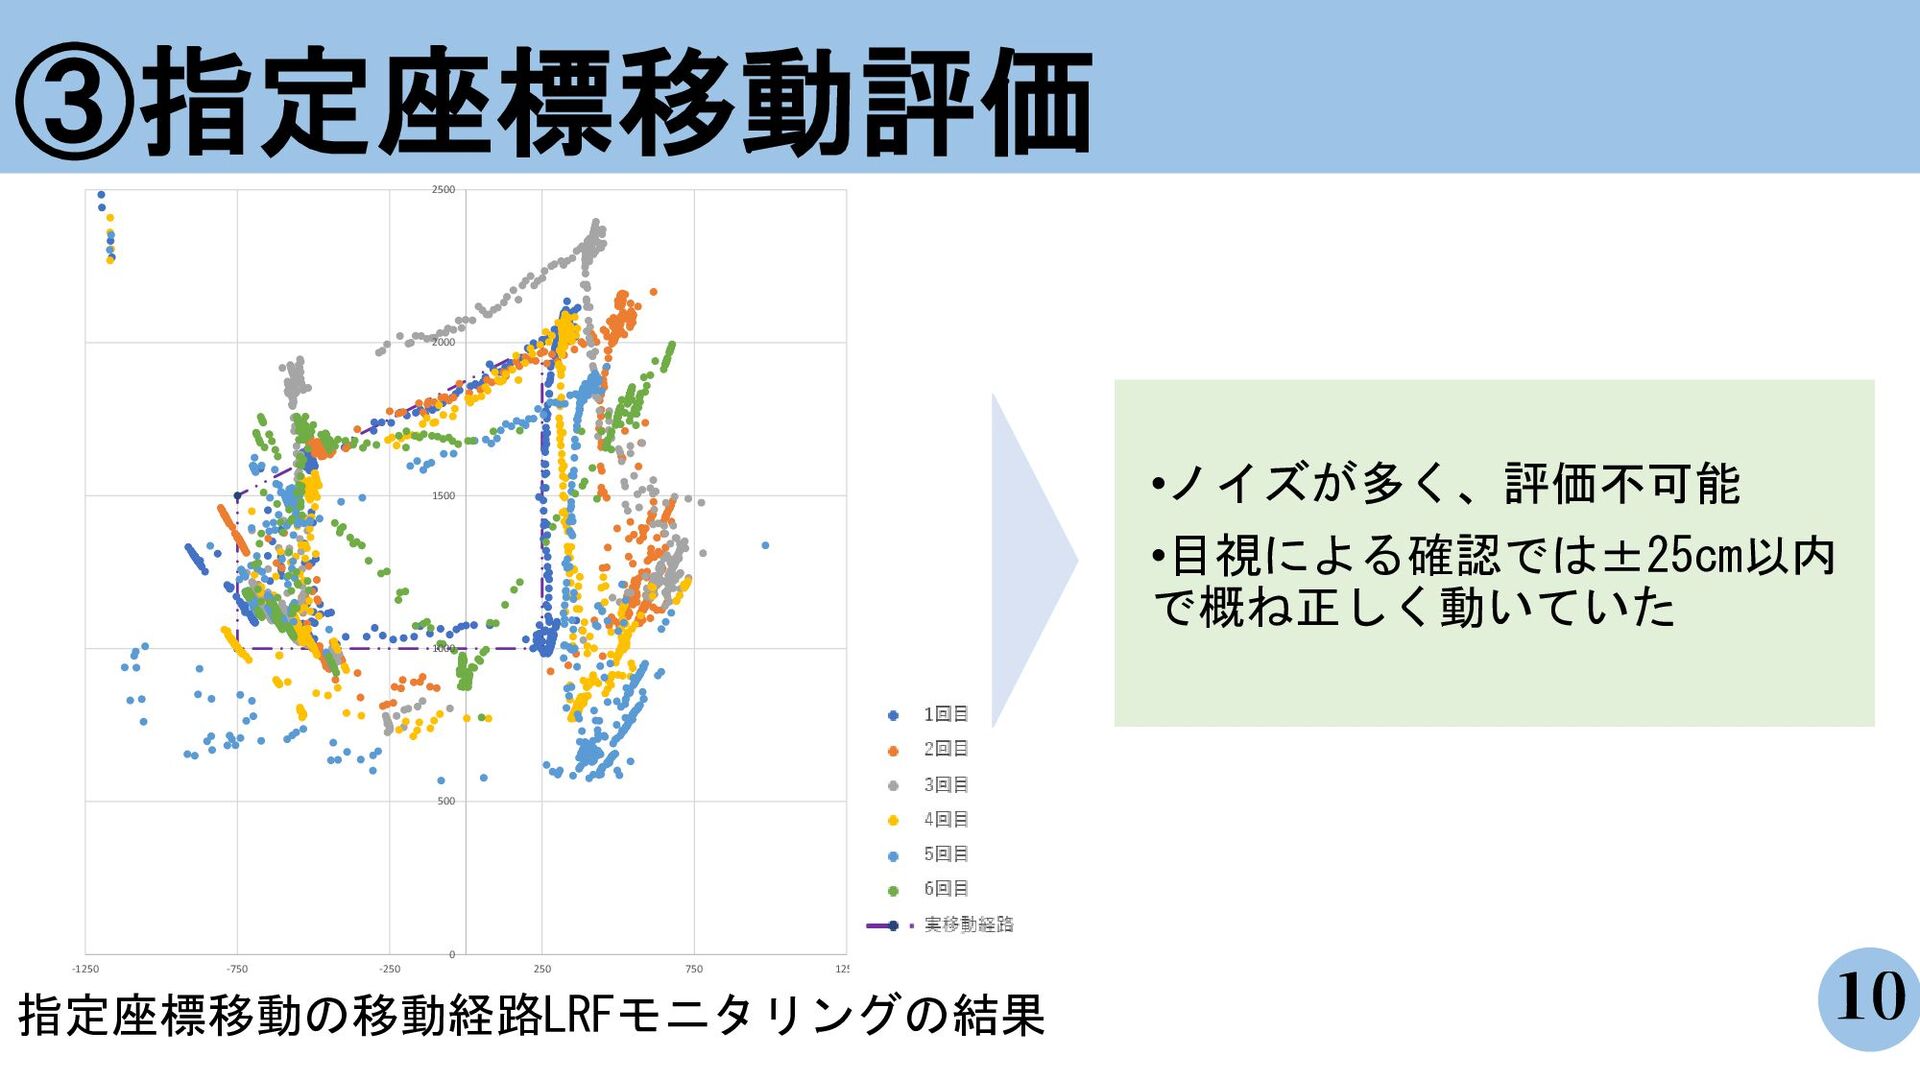
③指定座標移動評価 0 500 1000 1500 2000 2500 -1250 -750 -250
250 750 1250 1回目 2回目 3回目 4回目 5回目 6回目 実移動経路 指定座標移動の移動経路LRFモニタリングの結果 •ノイズが多く、評価不可能 •目視による確認では±25cm以内 で概ね正しく動いていた 10
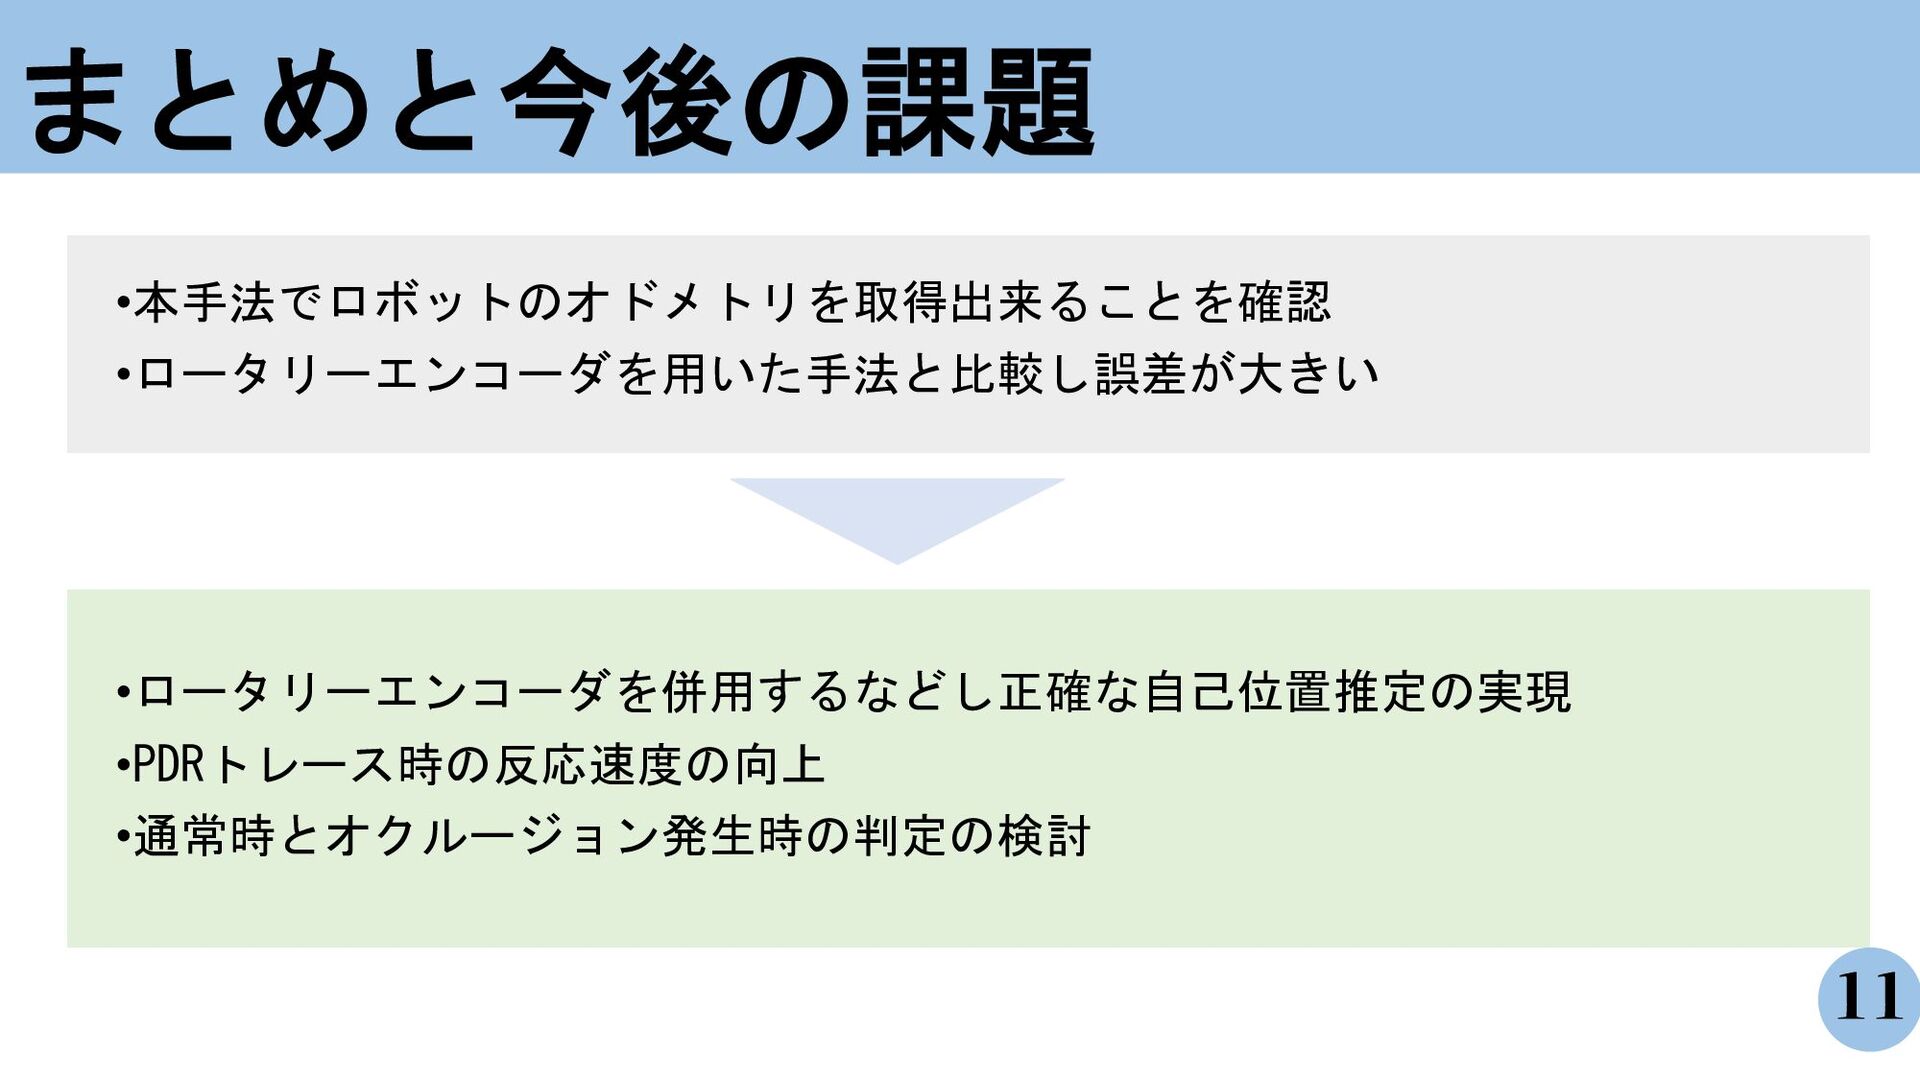
まとめと今後の課題 11 •本手法でロボットのオドメトリを取得出来ることを確認 •ロータリーエンコーダを用いた手法と比較し誤差が大きい •ロータリーエンコーダを併用するなどし正確な自己位置推定の実現 •PDRトレース時の反応速度の向上 •通常時とオクルージョン発生時の判定の検討
参考文献 12 [1]渡辺勇人,矢吹太朗,佐久田博司,“RFIDを用いた室内の位置推定方法”, 情報処理学会第69回全国大会,3-256,2007. [2]南山尚久,安藤吉伸,水川 真,“分散配置測域センサによる環境内物体の位置情報取 得に関する研究”,Proceedingsof the 2008 JSME
Gonferenceon Robotics and Mechatronics,No.08-4,2P1-H16(1)-(2),2008. [3]倉上祐樹, 新井浩志, "自動追従ロボットにおけるPDRを用いたオクルージョン対策", 電子情報通信学会, 2016年総合大会講演論文集, 2016_情報・システム(2), p.227,D-22-3, 2016.
自動追従ロボットにおける 対象者軌跡のトレース機能の 開発と評価 令和5年12月16日 松本昂大
PDRトレース実験 8


 dorayaki
 tessaabrams
 mraible
 tanoku
 techseoconnect
 bcantrill
 greggifford
 eitanlees
 sferik
 shpigford
 aleyda
 schlessera
 frankvandijk