Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
「人生を制御するルーレット」は何制御と言えるのか? at 制御工学勉強会(2025/09/06)
Search
ktetsuo
September 06, 2025
54
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
「人生を制御するルーレット」は何制御と言えるのか? at 制御工学勉強会(2025/09/06)
制御ガチ勢の皆さんにお伺いした結果、「MPC(モデル予測制御)」が有力のようでした。ありがとうございました!
ktetsuo
September 06, 2025
More Decks by ktetsuo
See All by ktetsuo
20240420_あまーい話_unagipy
ktetsuo
0
90
Featured
See All Featured
Max Prin - Stacking Signals: How International SEO Comes Together (And Falls Apart)
techseoconnect
PRO
0
470
Fashionably flexible responsive web design (full day workshop)
malarkey
409
67k
Marketing Yourself as an Engineer | Alaka | Gurzu
gurzu
0
320
Paper Plane (Part 1)
katiecoart
PRO
2
11k
The MySQL Ecosystem @ GitHub 2015
samlambert
251
13k
The B2B funnel & how to create a winning content strategy
katarinadahlin
PRO
1
550
Stop Working from a Prison Cell
hatefulcrawdad
274
21k
GraphQLとの向き合い方2022年版
quramy
50
15k
Fight the Zombie Pattern Library - RWD Summit 2016
marcelosomers
234
18k
Being A Developer After 40
akosma
91
590k
Prompt Engineering for Job Search
mfonobong
0
460
Beyond borders and beyond the search box: How to win the global "messy middle" with AI-driven SEO
davidcarrasco
3
270
Transcript
「人生を制御するルーレット」 は何制御と言えるのか? 2025/09/06 制御工学勉強会 第024回 お気軽セッション 発表者:テツオ 1
自己紹介 ◼ハンドルネーム:テツオ(本名ではありません) ◼静岡県浜松市在住の技術系会社員(ソフトウェアエンジニア) ◼幼少期にレゴ・ミニ四駆に触れて以来、趣味でもモノづくり継続中 ⚫NHK大学ロボコン ⚫レスキューロボットコンテスト ⚫マイクロマウス(ロボトレース)→Xアイコンはミニ四駆型ライントレーサー(2006年頃) ⚫魔改造の夜「トラちゃんウサちゃん50mリレー」 ⚫Maker Faire
(Tokyo, Ogaki, Hamamatsu)出展 ➢Scratchでペンプロッターを動かす ➢人生を制御するルーレット 2 X:@ktetsuo
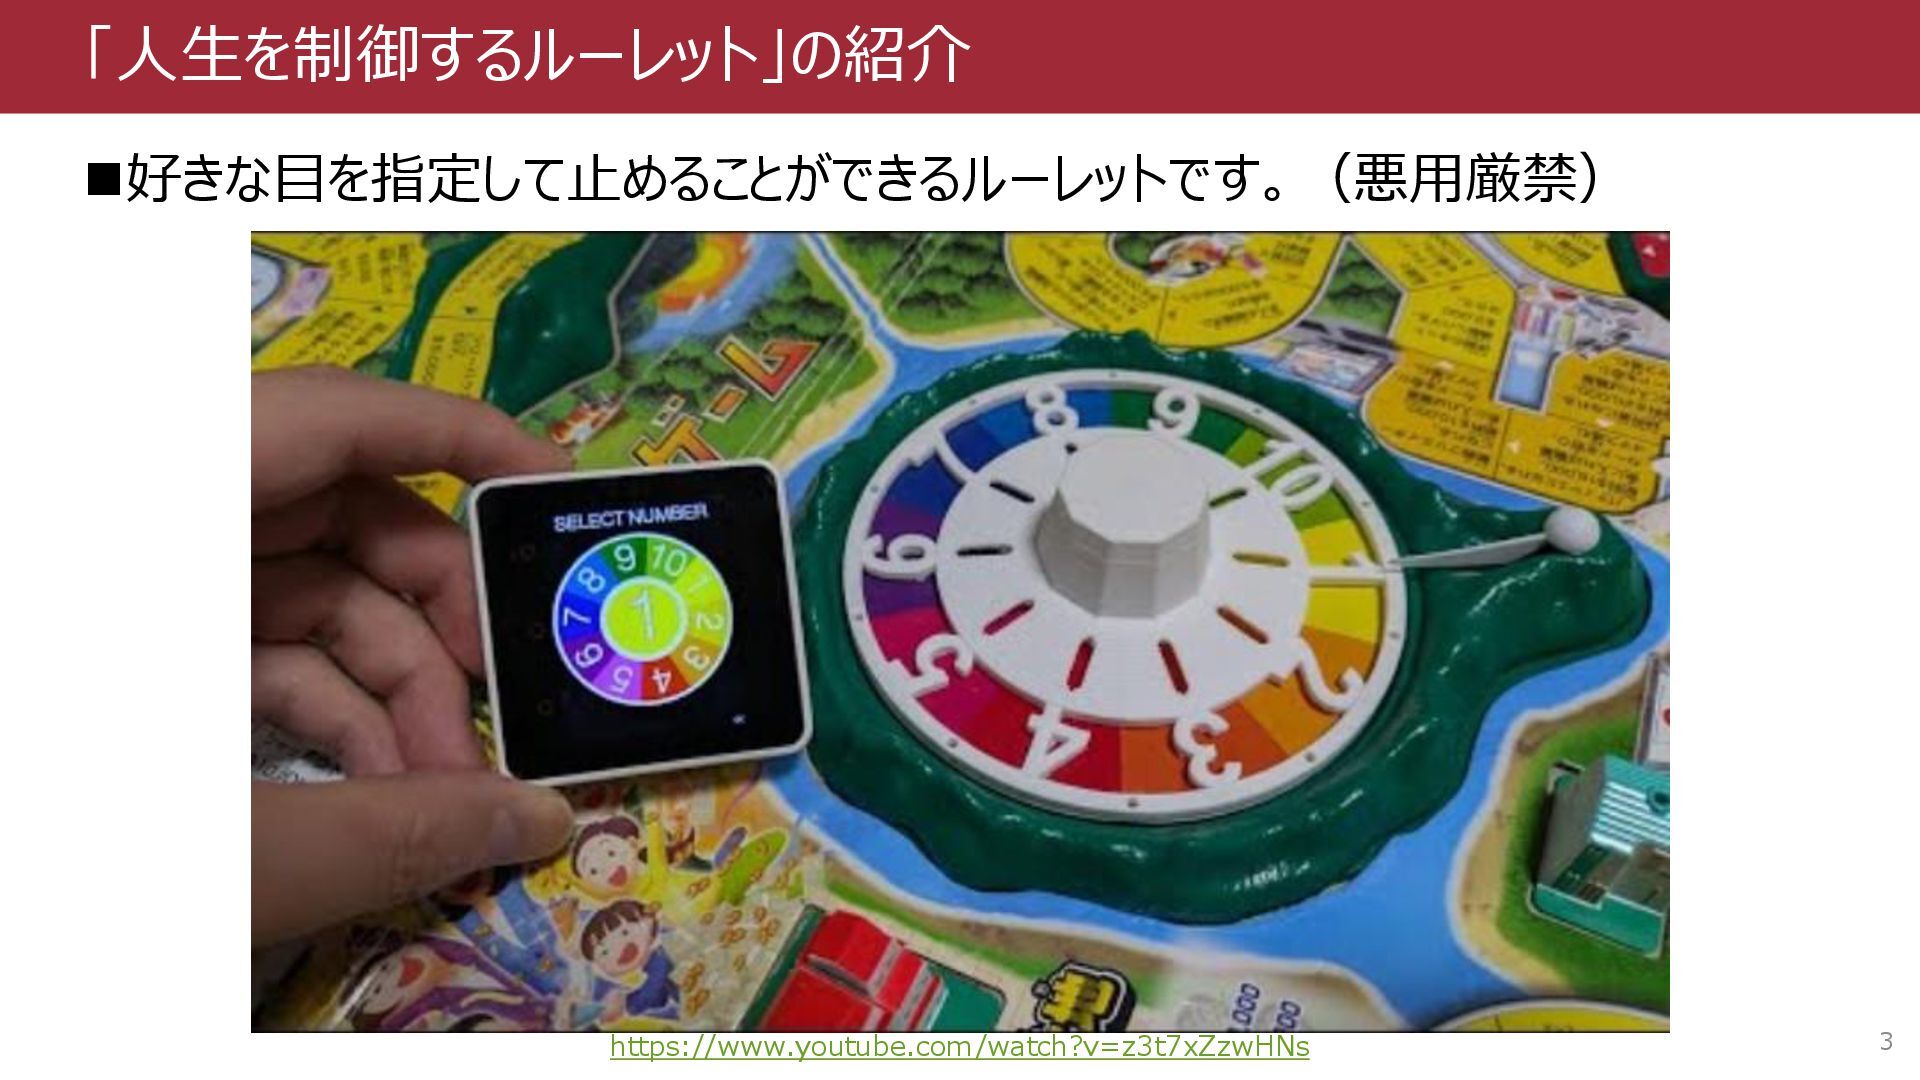
「人生を制御するルーレット」の紹介 ◼好きな目を指定して止めることができるルーレットです。(悪用厳禁) 3 https://www.youtube.com/watch?v=z3t7xZzwHNs
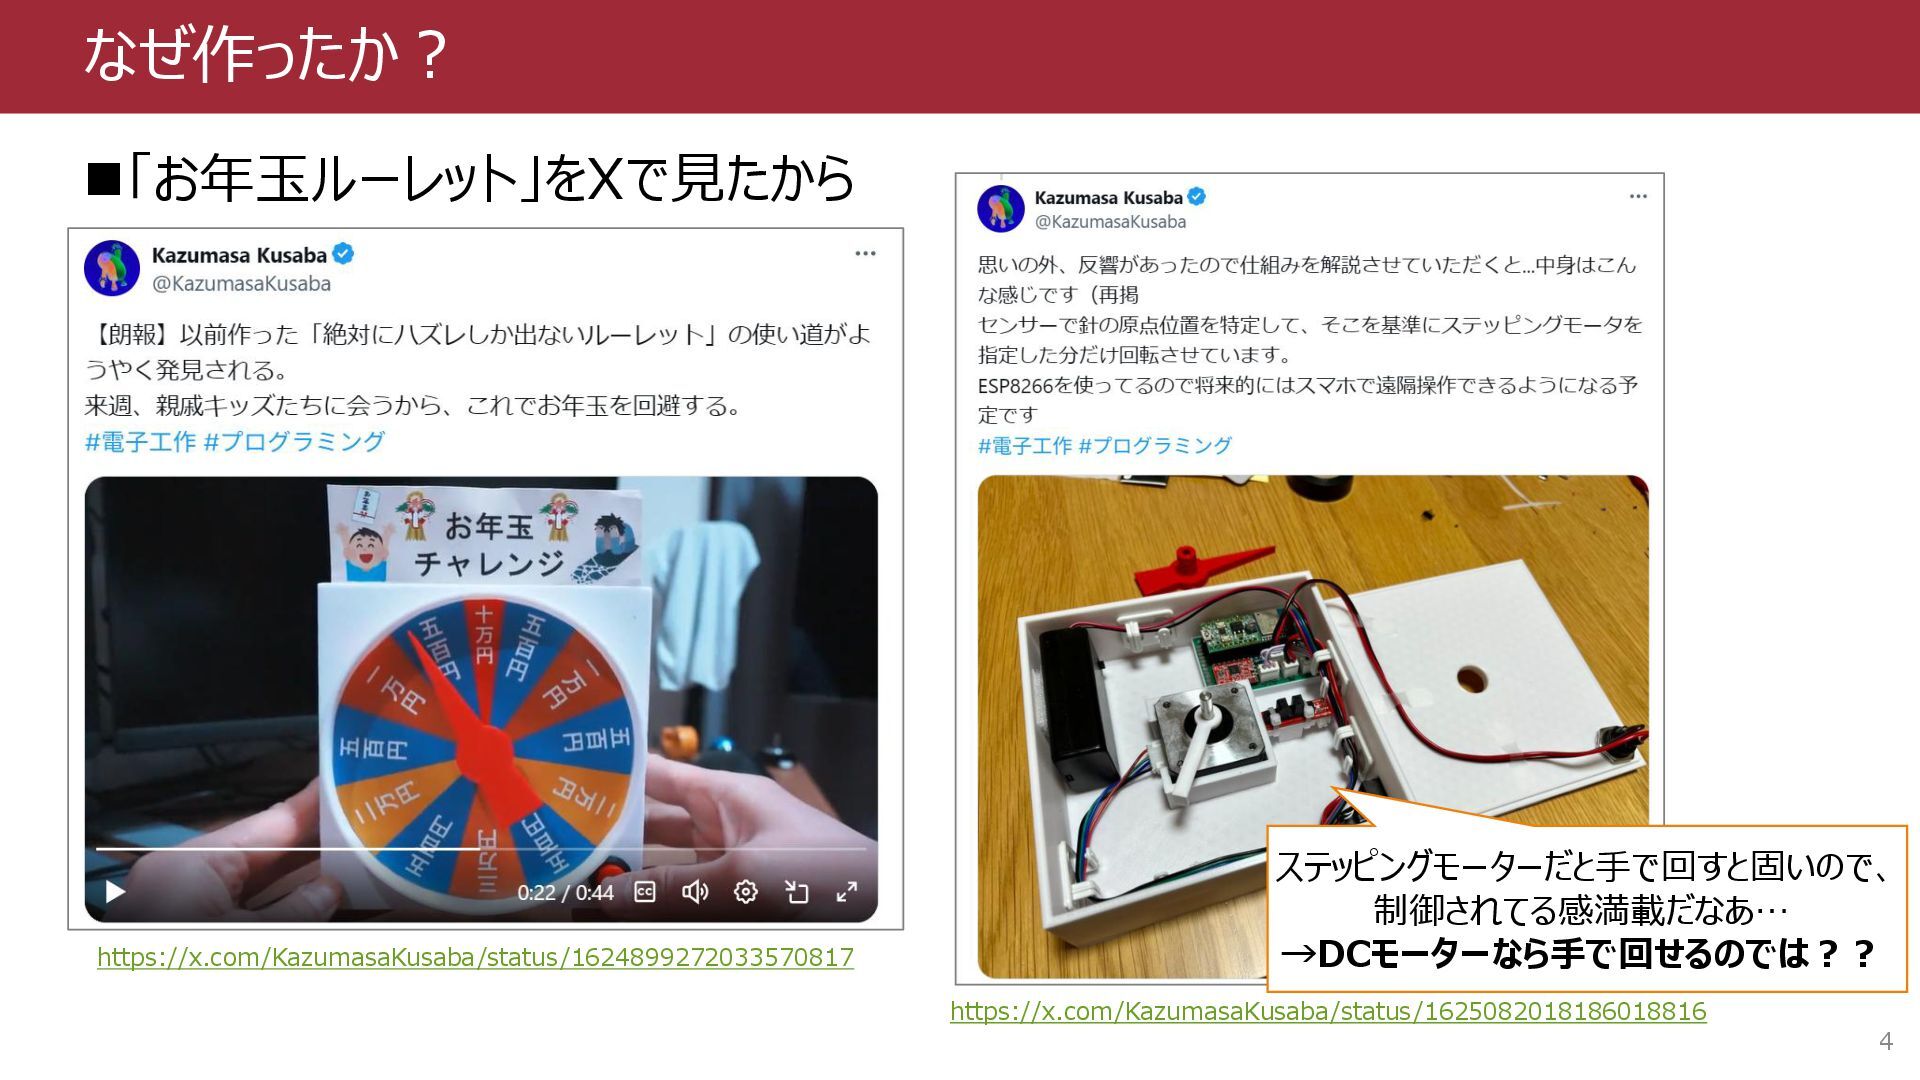
なぜ作ったか? ◼「お年玉ルーレット」をXで見たから 4 https://x.com/KazumasaKusaba/status/1624899272033570817 https://x.com/KazumasaKusaba/status/1625082018186018816 ステッピングモーターだと手で回すと固いので、 制御されてる感満載だなあ… →DCモーターなら手で回せるのでは??
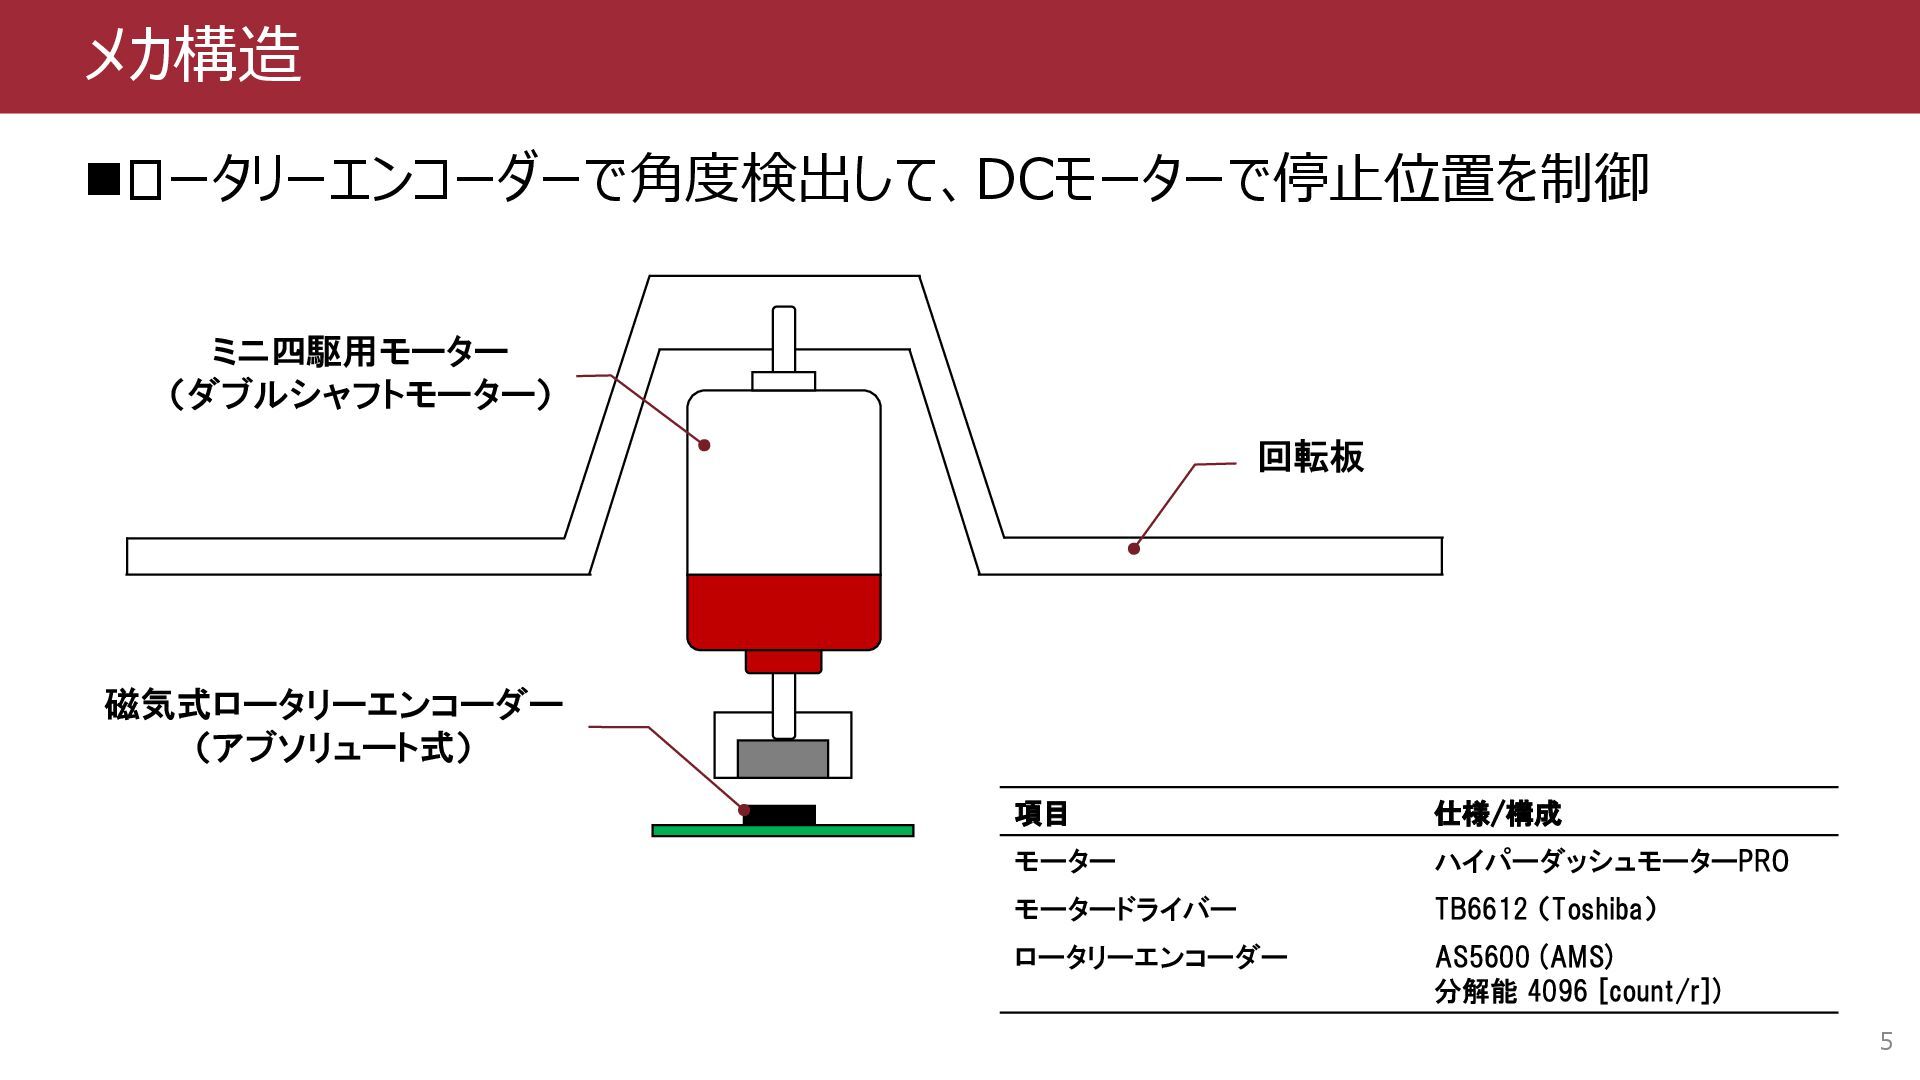
メカ構造 ◼ロータリーエンコーダーで角度検出して、DCモーターで停止位置を制御 5 ミニ四駆用モーター (ダブルシャフトモーター) 回転板 磁気式ロータリーエンコーダー (アブソリュート式) 項目 仕様/構成
モーター ハイパーダッシュモーターPRO モータードライバー TB6612 (Toshiba) ロータリーエンコーダー AS5600 (AMS) 分解能 4096 [count/r])
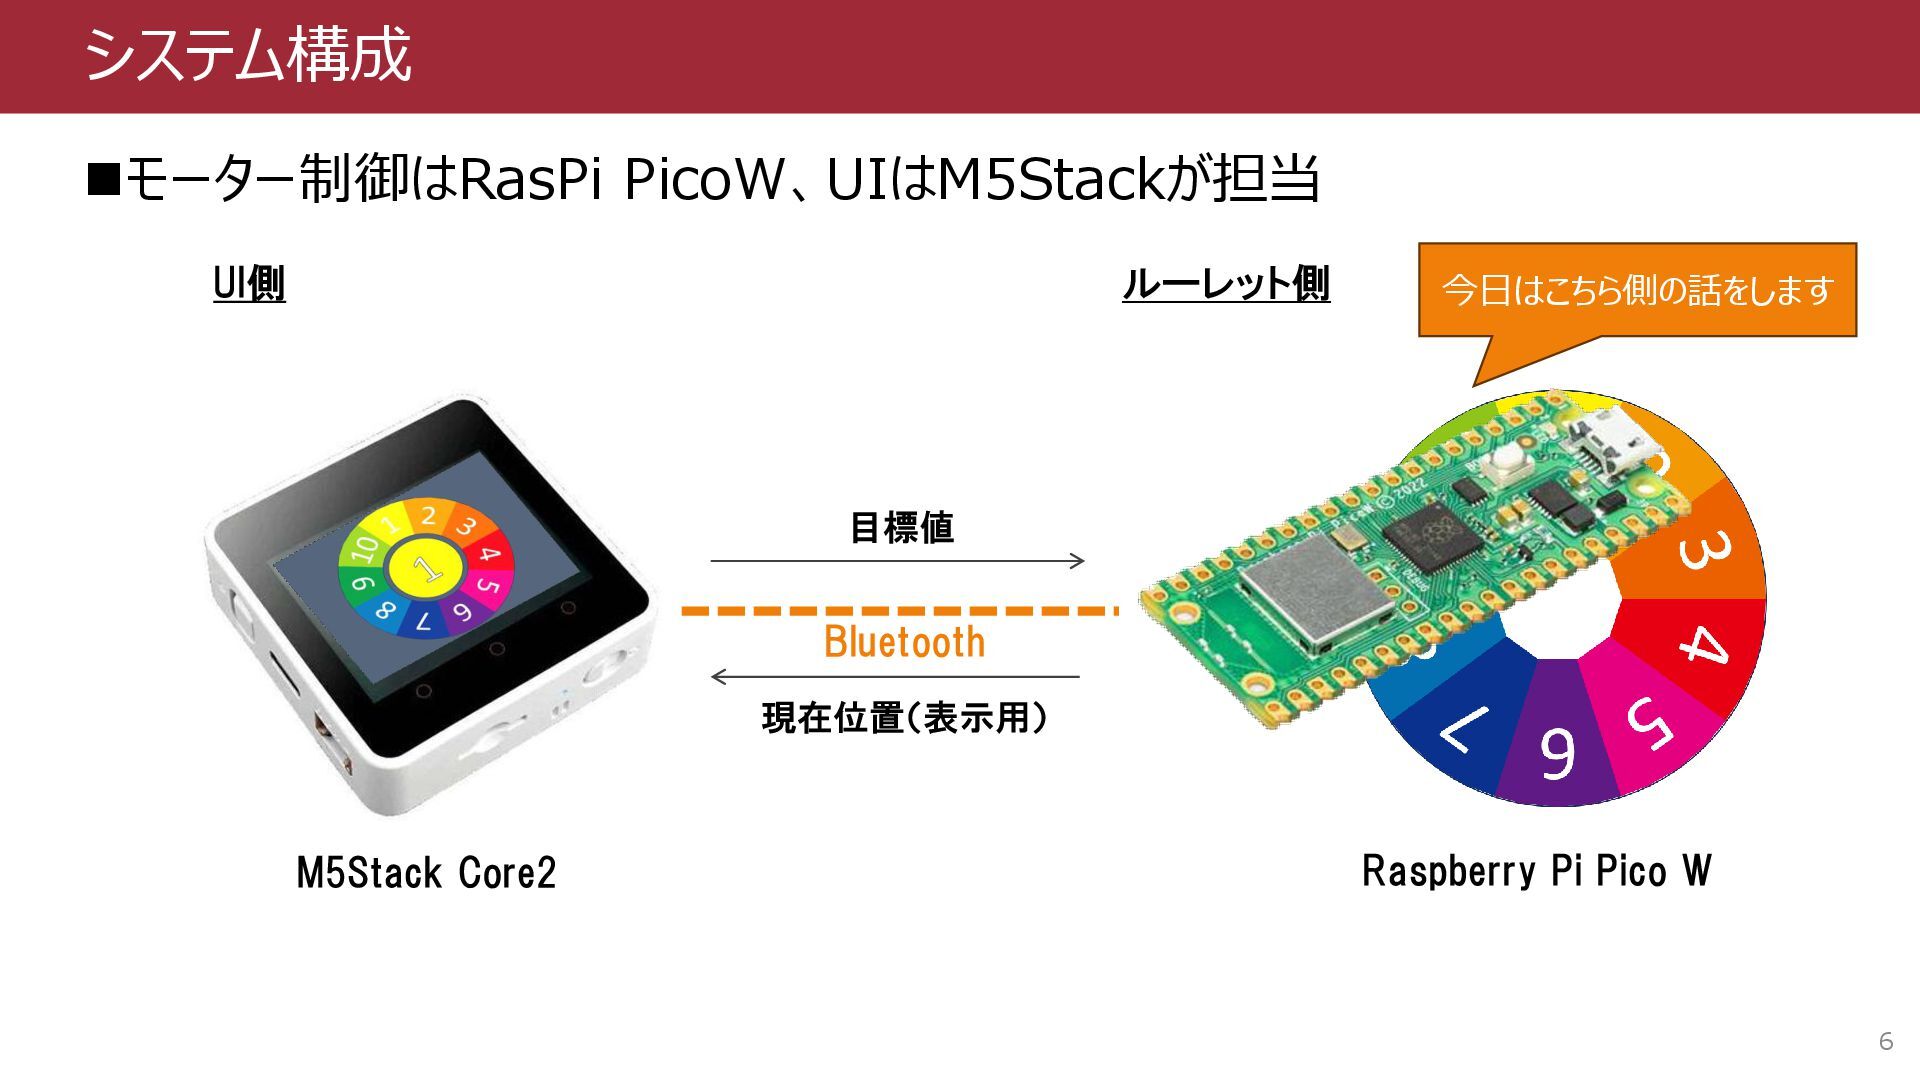
システム構成 ◼モーター制御はRasPi PicoW、UIはM5Stackが担当 6 Bluetooth 目標値 ルーレット側 UI側 M5Stack Core2
Raspberry Pi Pico W 現在位置(表示用) 今日はこちら側の話をします
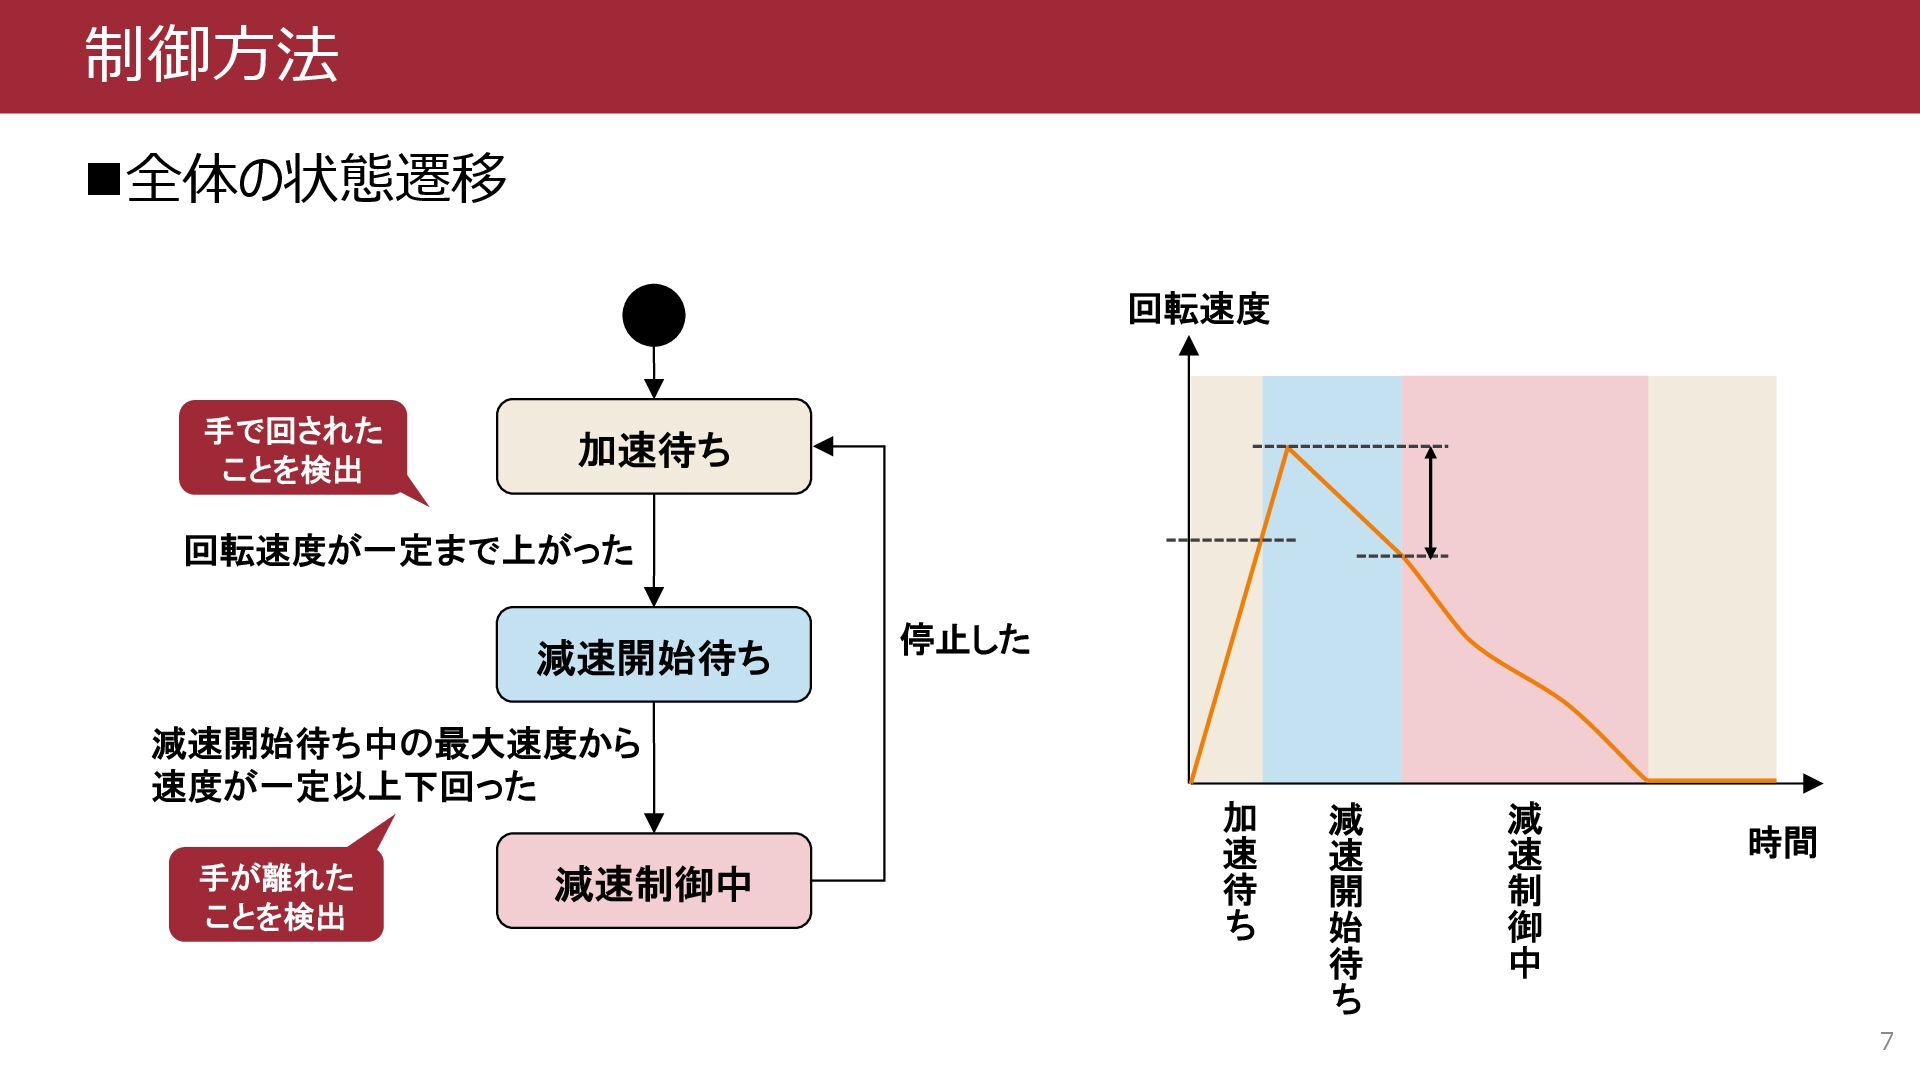
制御方法 ◼全体の状態遷移 7 加速待ち 減速開始待ち 減速制御中 回転速度が一定まで上がった 停止した 減速開始待ち中の最大速度から 速度が一定以上下回った
回転速度 手で回された ことを検出 時間 加 速 待 ち 減 速 開 始 待 ち 減 速 制 御 中 手が離れた ことを検出
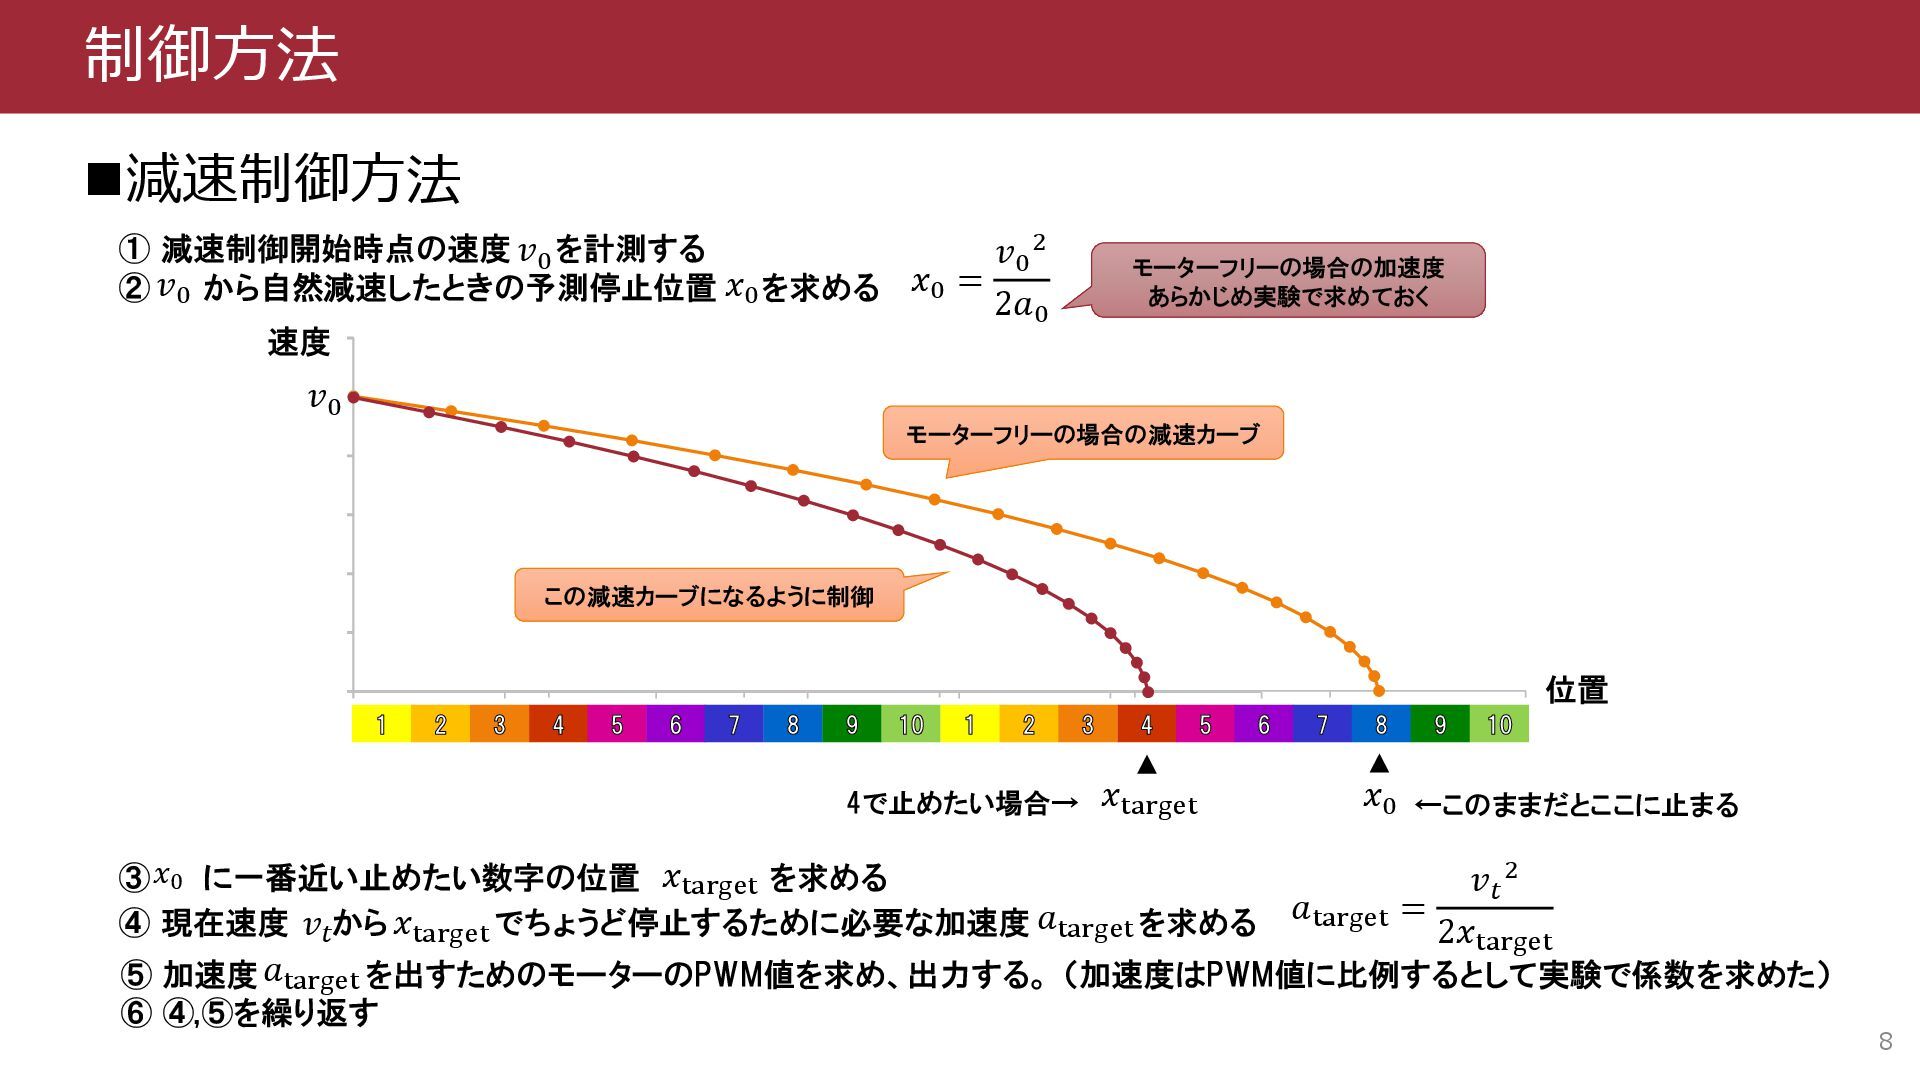
④ 現在速度 から でちょうど停止するために必要な加速度 を求める 𝑣𝑡 𝑥target 𝑎target 𝑎target =
𝑣𝑡 2 2𝑥target ⑤ 加速度 を出すためのモーターのPWM値を求め、出力する。 (加速度はPWM値に比例するとして実験で係数を求めた) ⑥ ④,⑤を繰り返す 𝑎target ③ に一番近い止めたい数字の位置 を求める 𝑥0 𝑥target 制御方法 ◼減速制御方法 8 速度 ① 減速制御開始時点の速度 を計測する ② から自然減速したときの予測停止位置 を求める 𝑣0 𝑥0 𝑣0 𝑣0 𝑥0 𝑥target 4で止めたい場合→ ←このままだとここに止まる モーターフリーの場合の減速カーブ この減速カーブになるように制御 位置 𝑥0 = 𝑣0 2 2𝑎0 1 2 4 5 6 7 8 9 10 3 1 2 4 5 6 7 8 9 10 3 モーターフリーの場合の加速度 あらかじめ実験で求めておく
制御のポイント ◼長い区間をかけて目標値に停止するようにしている ⚫人間の目には制御しているように見えず、あたかも自然に停止しているように見える。 ◼制御周期は4ms ⚫エンコーダーとのI2C通信に3msかかりそれに依存している。 ◼等加速度運動とすることで、高校物理程度の知識で実現できた。 ⚫制御工学は大学でちょっと触れたが全部忘れました。PID制御はチョットワカル程度。 ◼モーターは減速を少しアシストする程度 ⚫ほぼ自然減速に任せており、モーターに大きなトルクは不要。減速機構なしで十分だった。 ⚫PWMのDutyは0~20%くらいで推移している。
◼この制御方式を思いついて実装したら、一発で動いた。 ⚫自分でも目を疑った 9
おわりに ◼この制御は何制御と言えるのか? ⚫みんな大好きPID制御ではない。 ➢最初はガチガチにPID制御しようとしたがモーターのトルク不足?で全然うまくいかなかった。 ⚫必要なトルクを算出して出力しているので、フィードフォワード制御? 10 制御ガチ勢の皆さんに意見を聞きに参りました。 よろしくお願いいたします。m(_ _)m


 ktetsuo
 techseoconnect
 malarkey
 gurzu
 katiecoart
 samlambert
 katarinadahlin
 hatefulcrawdad
 quramy
 marcelosomers
 akosma
 mfonobong
 davidcarrasco