Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
DeepRacer cup本戦 ~30秒の切り方~
Search
chiaoi
December 23, 2025
36
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
DeepRacer cup本戦 ~30秒の切り方~
chiaoi
December 23, 2025
More Decks by chiaoi
See All by chiaoi
AWSを"安全に"始める
chiaoicchi
1
86
Neptune Analytics SSSP Δ-parameter
chiaoicchi
1
82
RAG入門
chiaoicchi
0
260
State machineはTurningの夢を見るか?
chiaoicchi
0
140
私なりのAIエージェントの理解と開発ツールの選び方
chiaoicchi
0
20
Fine-tuning Hands-on
chiaoicchi
0
25
kani
chiaoicchi
0
71
Trn3 UltraServer
chiaoicchi
0
45
Featured
See All Featured
Navigating the moral maze — ethical principles for Al-driven product design
skipperchong
2
670
Noah Learner - AI + Me: how we built a GSC Bulk Export data pipeline
techseoconnect
PRO
0
470
Ruling the World: When Life Gets Gamed
codingconduct
0
430
[Rails World 2026] Durable orchestration on Rails: from continuation to workflow
palkan
2
1k
Side Projects
sachag
456
43k
Amusing Abliteration
ianozsvald
1
380
Leveraging LLMs for student feedback in introductory data science courses - posit::conf(2025)
minecr
1
460
Fight the Zombie Pattern Library - RWD Summit 2016
marcelosomers
234
18k
The State of eCommerce SEO: How to Win in Today's Products SERPs - #SEOweek
aleyda
2
12k
Jess Joyce - The Pitfalls of Following Frameworks
techseoconnect
PRO
1
470
Scaling GitHub
holman
464
140k
WENDY [Excerpt]
tessaabrams
14
40k
Transcript
DeepRacer cup 本戦のコツ ~30秒の切り方~ chiaoi
自己紹介
結果 29.522 [s]
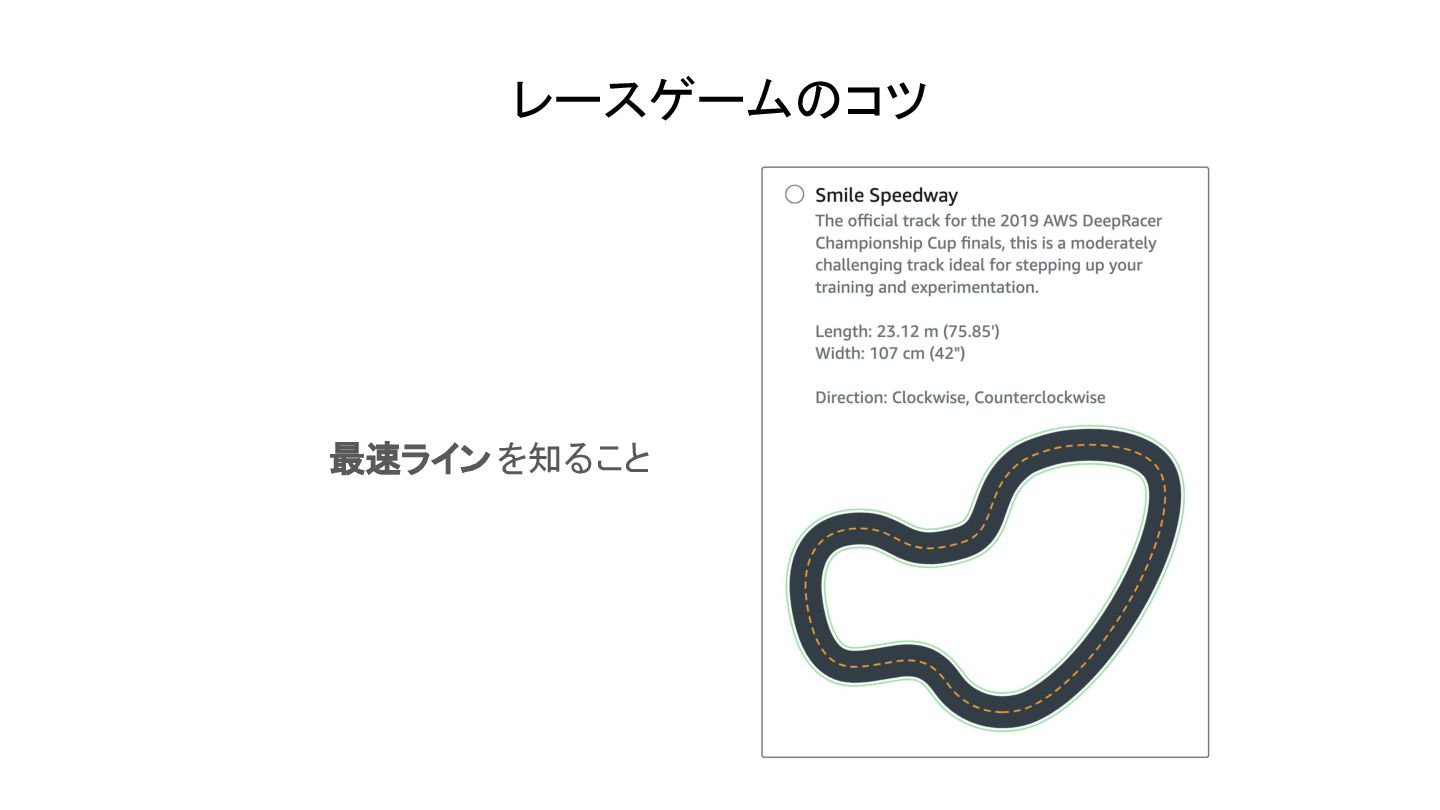
レースゲームのコツ 最速ライン を知ること
最速ライン 最速ライン を知ること → ドリフトをした方が速い? → インコースを着いた方が速い? → 大体直線だと思ってまっすぐ進んだ方が速い? →
車のスペックは?
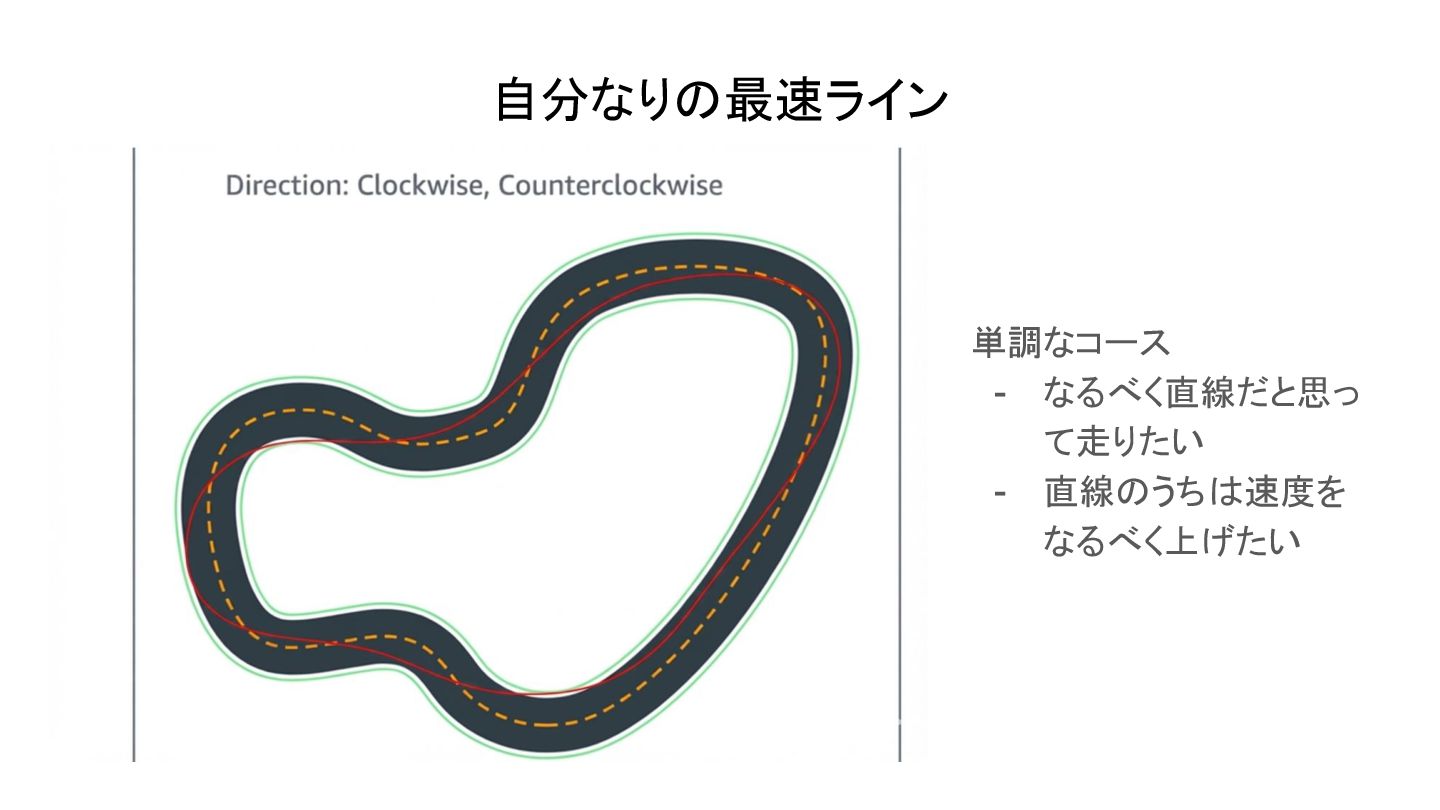
自分なりの最速ライン 単調なコース - なるべく直線だと思っ て走りたい - 直線のうちは速度を なるべく上げたい
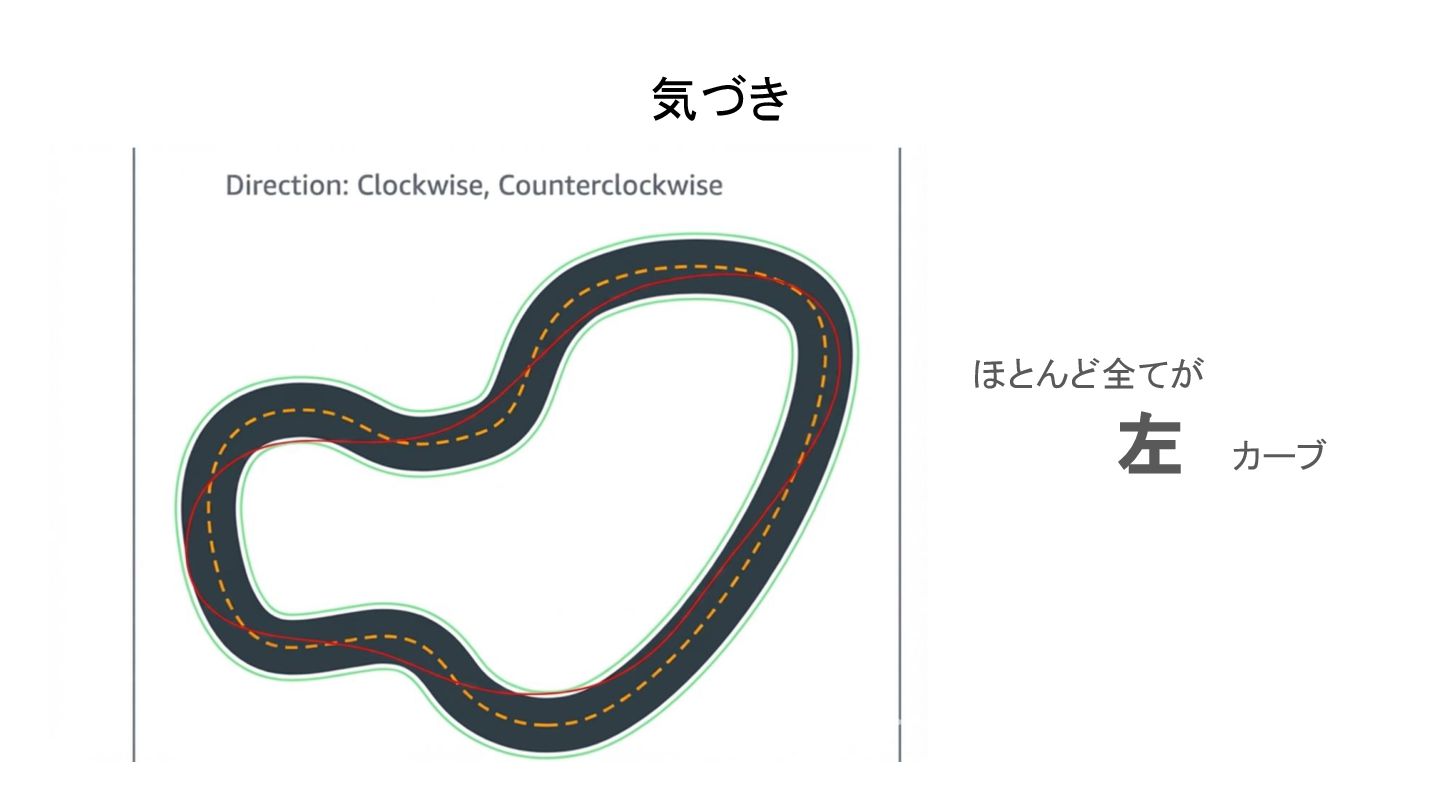
気づき ほとんど全てが 左 カーブ
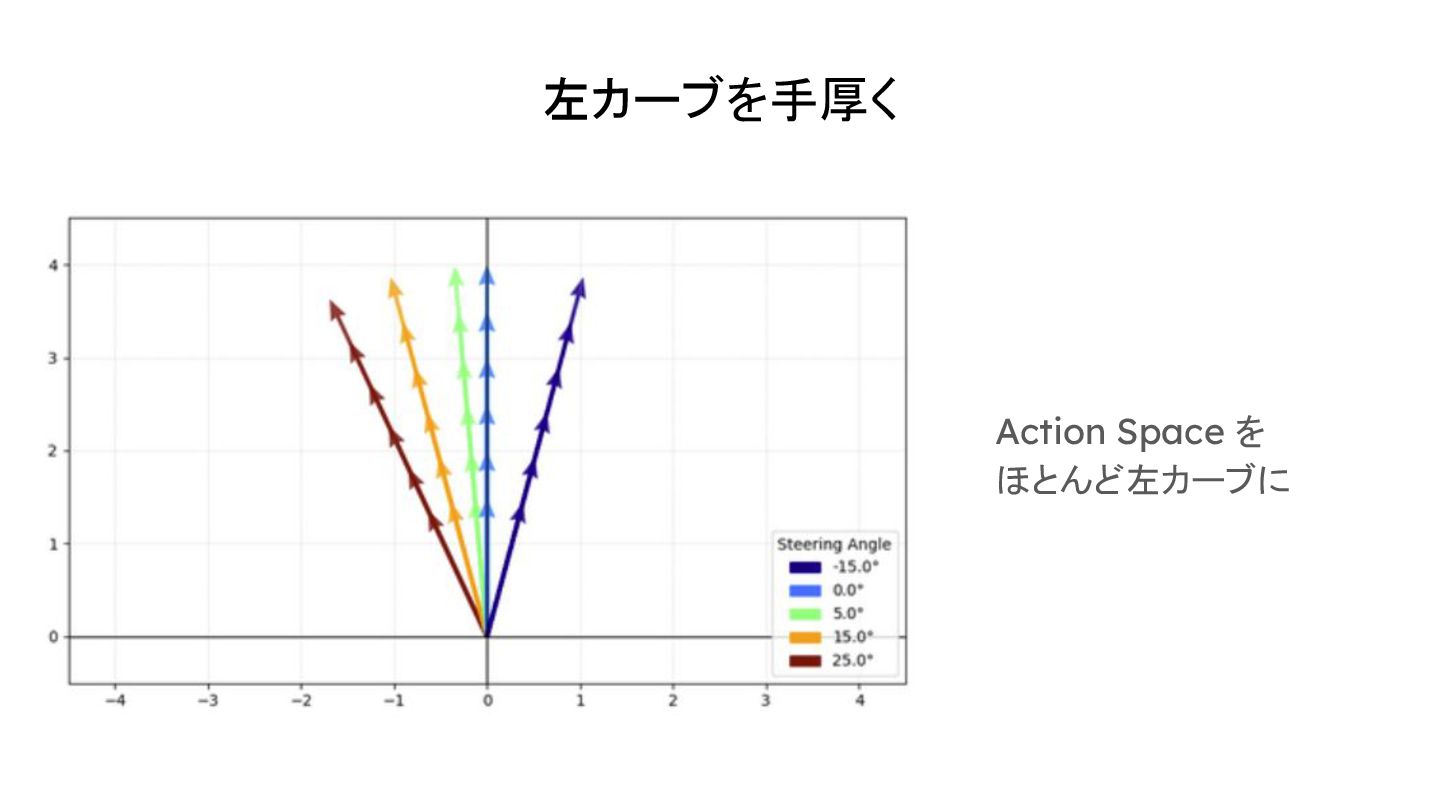
左カーブを手厚く Action Space を ほとんど左カーブに
方針①:完走できるモデルから改良する 最初から速さを重視する → コースアウトが頻発する → 完走報酬を得る機会が少ない → 「完走」がいい行動として学習されない 完走することを重視する →
最初の学習で「完走」がいい行動として学べる → そこから改良していけば、「完走」をしながら 徐々 に速く改良できる Curriculum learning (Bengio et al., ICML 2009)
方針②:価値観の軸をぶらさない 継続学習で方針を変える → 学習済みの行動が否定される → 学習済みである意味がなくなる → 収束したときには学習済みである意味がなくなる → 方針を大きく変えるときは最初から学習したほうが良い
Proximal Policy Optimization Algorithms (Schulman et al. 2017)
方針③:なるべく直進 なるべく直進をしたい → 迷ったら直進を優先する → 小さなうねりや微妙な曲がりを「直線」と判定する → コースの先読みをして全体のコースの角度を判定し て 車体の向きがそれに沿うようにする
方針④:直線では最高速度を保つ 直線が多めのコース → 直線はスピードが出しやすいので最高速度をなるべ く 保ちたい
方針⑤:その他 完走ボーナス 目標ステップ
方針⑥:2回目の学習はさらに攻める - なるべく直進をさらに先のカーブまで把握する - カーブ強度で場合分けをして速度調整を細かく - 直線での報酬をさらに上げる - ステップ数をさらに短くする
方針⑦:カーブでは常に左を走ることを目標に 左カーブが多い → カーブでは常に左側にいる方がインを曲がれる
実装方法 これまでの方針を全てまとめて、 Claude に任せる
まとめ 実装自体は、LLMで可能になった。 → 実装をする前の「考察」の部分は、LLMよりも人間がやった方が良かった。 → 「考察」も、どのラインを走ったかを図示するコードや速度のグラフを表 示する コードなどを、LLMに作らせることで捗った。


 chiaoicchi
 skipperchong
 techseoconnect
 codingconduct
 palkan
 sachag
 ianozsvald
 minecr
 marcelosomers
 aleyda
 holman
 tessaabrams