Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
今治船のロボコン仕様書_ver3.pdf
Search
NAKAMAKO
PRO
September 24, 2026
13
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
今治船のロボコン仕様書_ver3.pdf
NAKAMAKO
PRO
September 24, 2026
Featured
See All Featured
Test your architecture with Archunit
thirion
2
2.4k
How to build a perfect <img>
jonoalderson
1
6.1k
Into the Great Unknown - MozCon
thekraken
41
2.8k
We Have a Design System, Now What?
morganepeng
55
8.4k
The Illustrated Guide to Node.js - THAT Conference 2024
reverentgeek
1
570
CoffeeScript is Beautiful & I Never Want to Write Plain JavaScript Again
sstephenson
162
16k
A Guide to Academic Writing Using Generative AI - A Workshop
ks91
PRO
1
520
The Spectacular Lies of Maps
axbom
PRO
1
1.1k
Game over? The fight for quality and originality in the time of robots
wayneb77
1
300
It's Worth the Effort
3n
188
29k
Leo the Paperboy
mayatellez
10
2.4k
Accessibility Awareness
sabderemane
1
250
Transcript
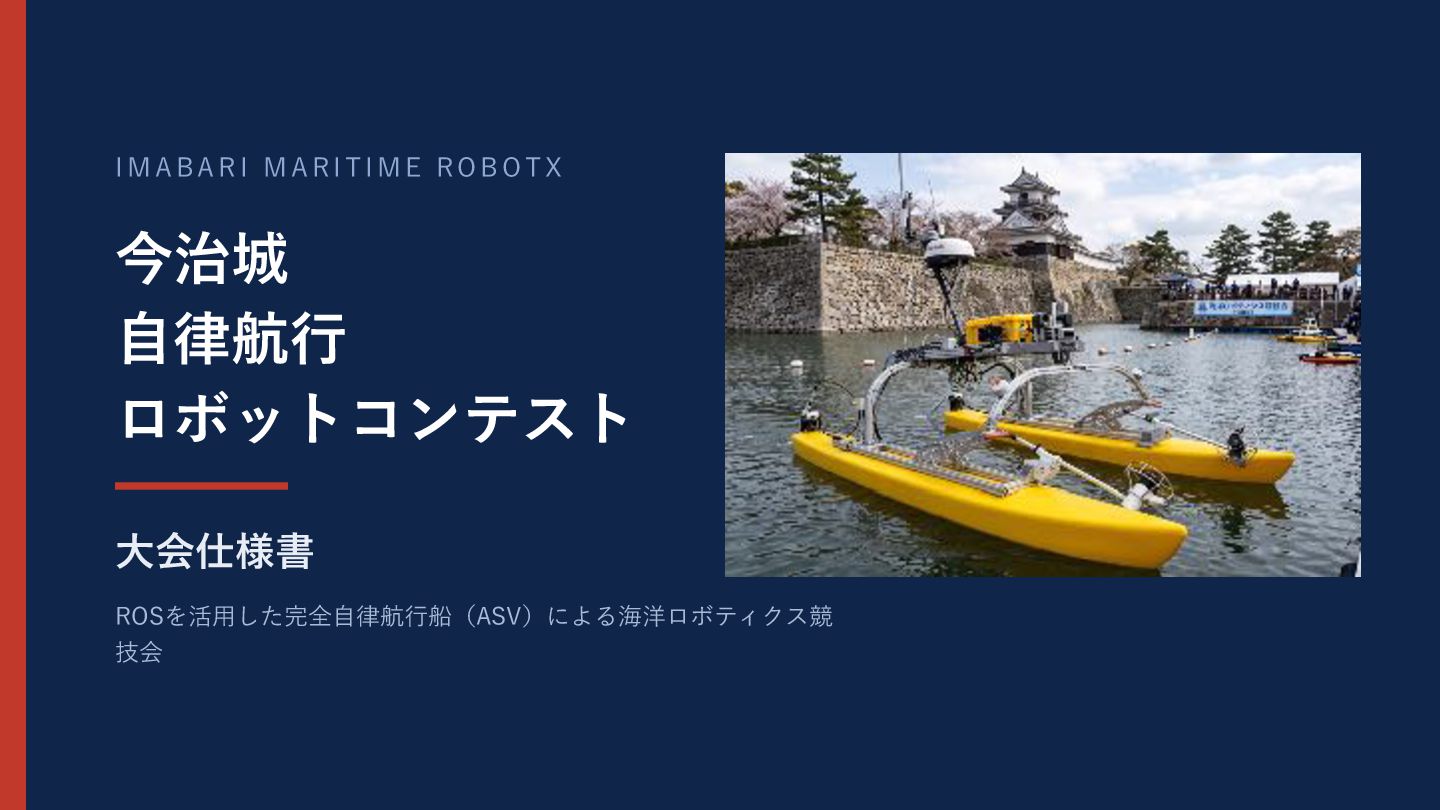
IMABARI MARITIME ROBOTX 今治城 自律航行 ロボットコンテスト 大会仕様書 ROSを活用した完全自律航行船(ASV)による海洋ロボティクス競 技会
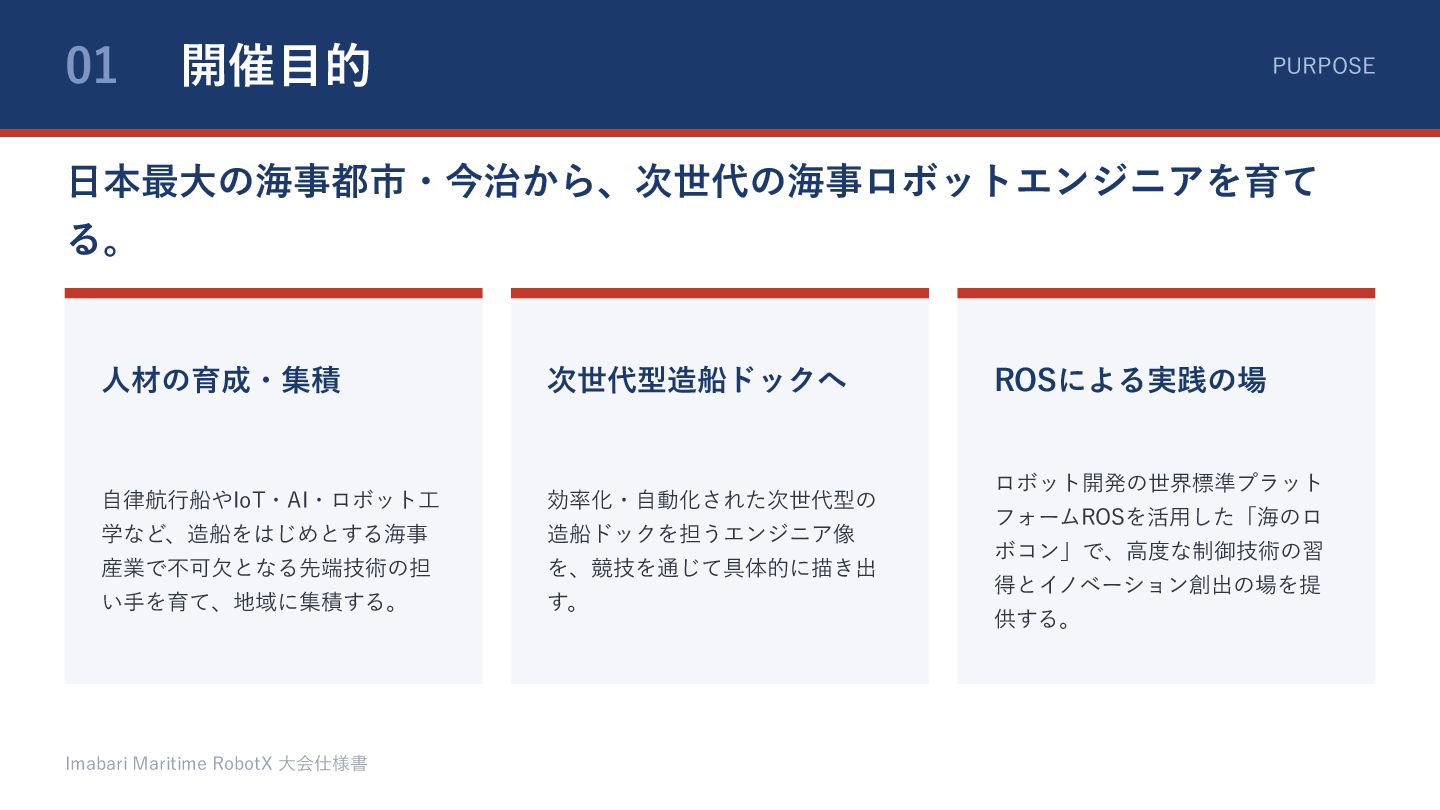
01 開催目的 PURPOSE 日本最大の海事都市・今治から、次世代の海事ロボットエンジニアを育て る。 人材の育成・集積 次世代型造船ドックへ 自律航行船やIoT・AI・ロボット工 効率化・自動化された次世代型の 学など、造船をはじめとする海事
造船ドックを担うエンジニア像 産業で不可欠となる先端技術の担 を、競技を通じて具体的に描き出 い手を育て、地域に集積する。 す。 Imabari Maritime RobotX 大会仕様書 ROSによる実践の場 ロボット開発の世界標準プラット フォームROSを活用した「海のロ ボコン」で、高度な制御技術の習 得とイノベーション創出の場を提 供する。
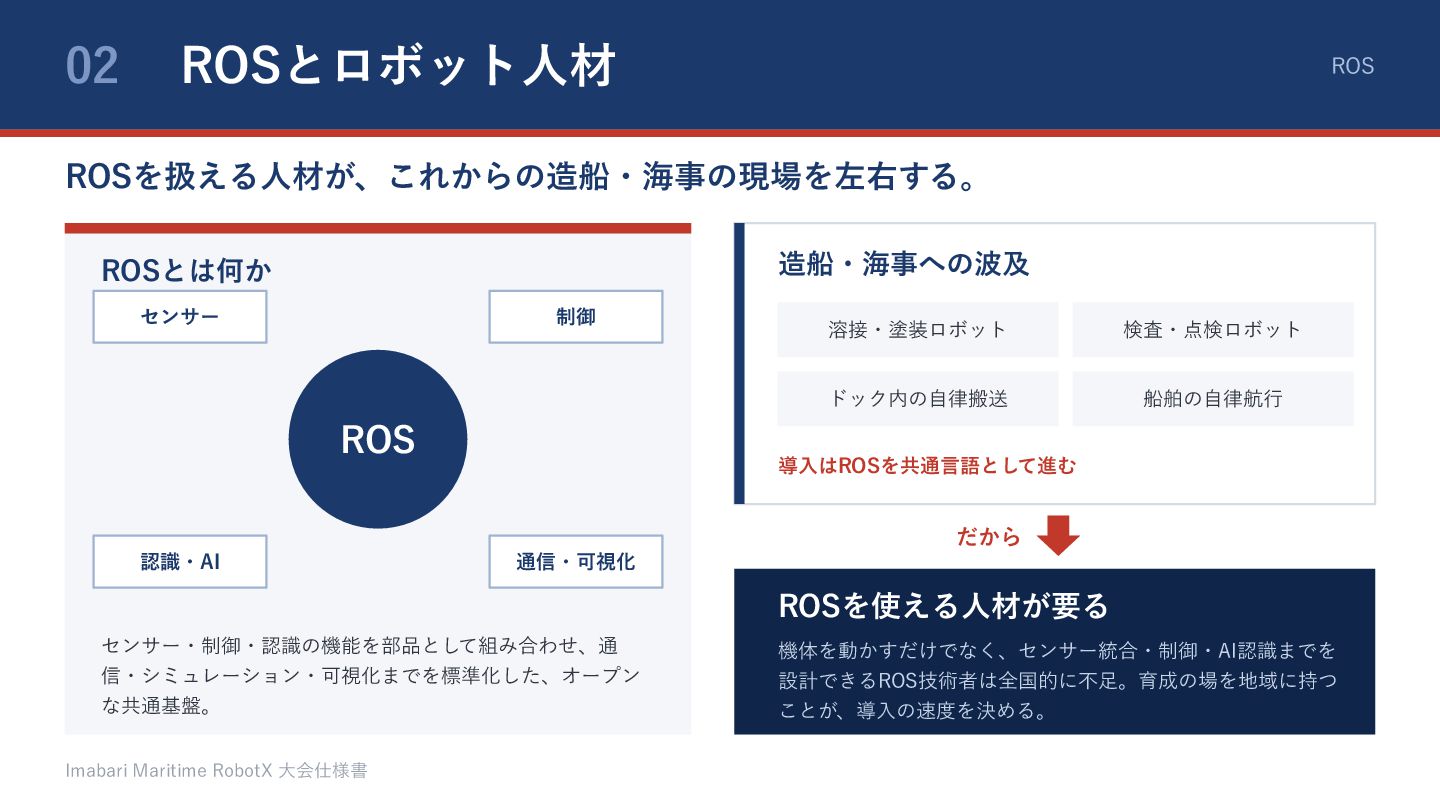
02 ROSとロボット人材 ROS ROSを扱える人材が、これからの造船・海事の現場を左右する。 造船・海事への波及 ROSとは何か センサー 制御 ROS 溶接・塗装ロボット
検査・点検ロボット ドック内の自律搬送 船舶の自律航行 導入はROSを共通言語として進む だから 認識・AI 通信・可視化 ROSを使える人材が要る センサー・制御・認識の機能を部品として組み合わせ、通 信・シミュレーション・可視化までを標準化した、オープン な共通基盤。 Imabari Maritime RobotX 大会仕様書 機体を動かすだけでなく、センサー統合・制御・AI認識までを 設計できるROS技術者は全国的に不足。育成の場を地域に持つ ことが、導入の速度を決める。
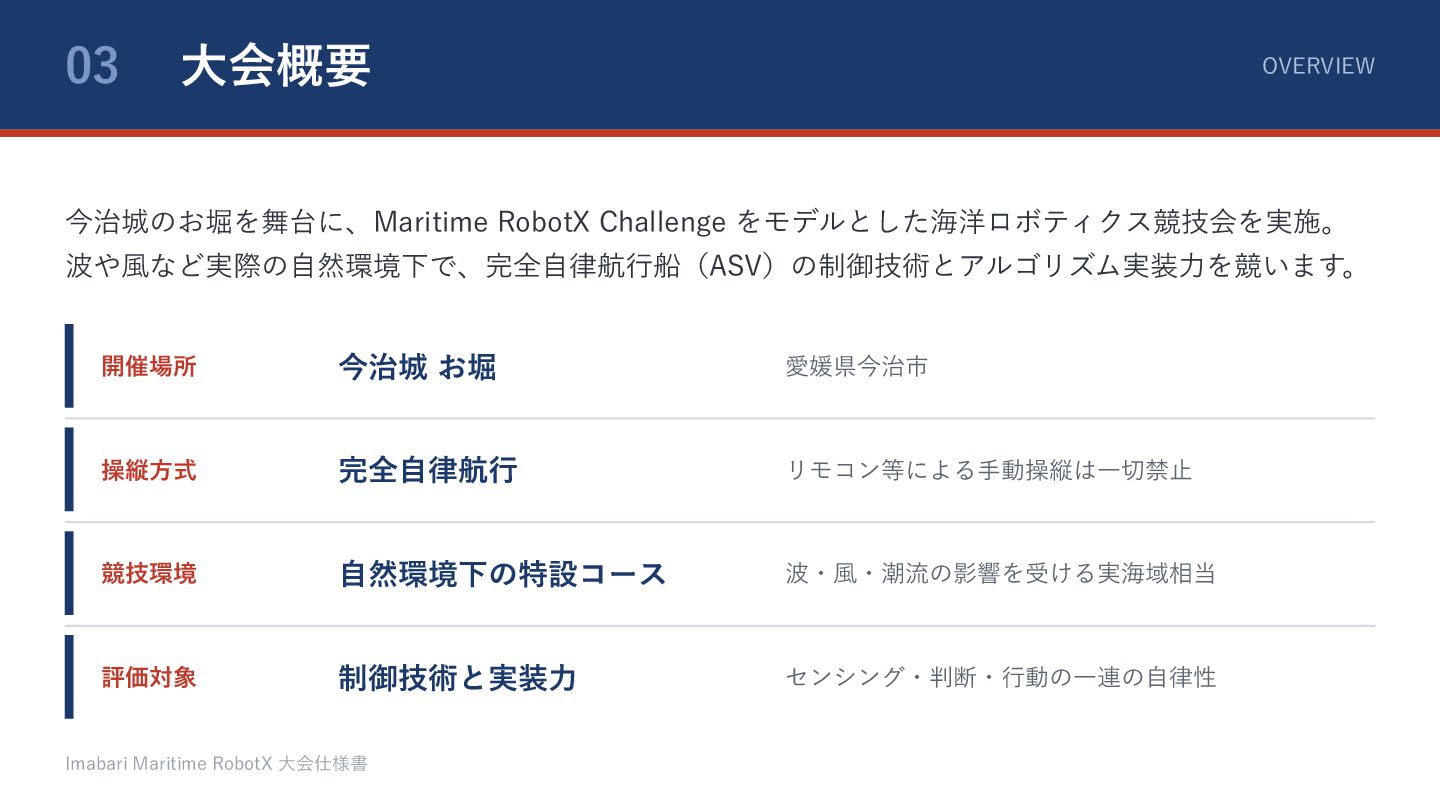
03 大会概要 OVERVIEW 今治城のお堀を舞台に、Maritime RobotX Challenge をモデルとした海洋ロボティクス競技会を実施。 波や風など実際の自然環境下で、完全自律航行船(ASV)の制御技術とアルゴリズム実装力を競います。 開催場所 今治城
お堀 愛媛県今治市 操縦方式 完全自律航行 リモコン等による手動操縦は一切禁止 競技環境 自然環境下の特設コース 波・風・潮流の影響を受ける実海域相当 評価対象 制御技術と実装力 センシング・判断・行動の一連の自律性 Imabari Maritime RobotX 大会仕様書
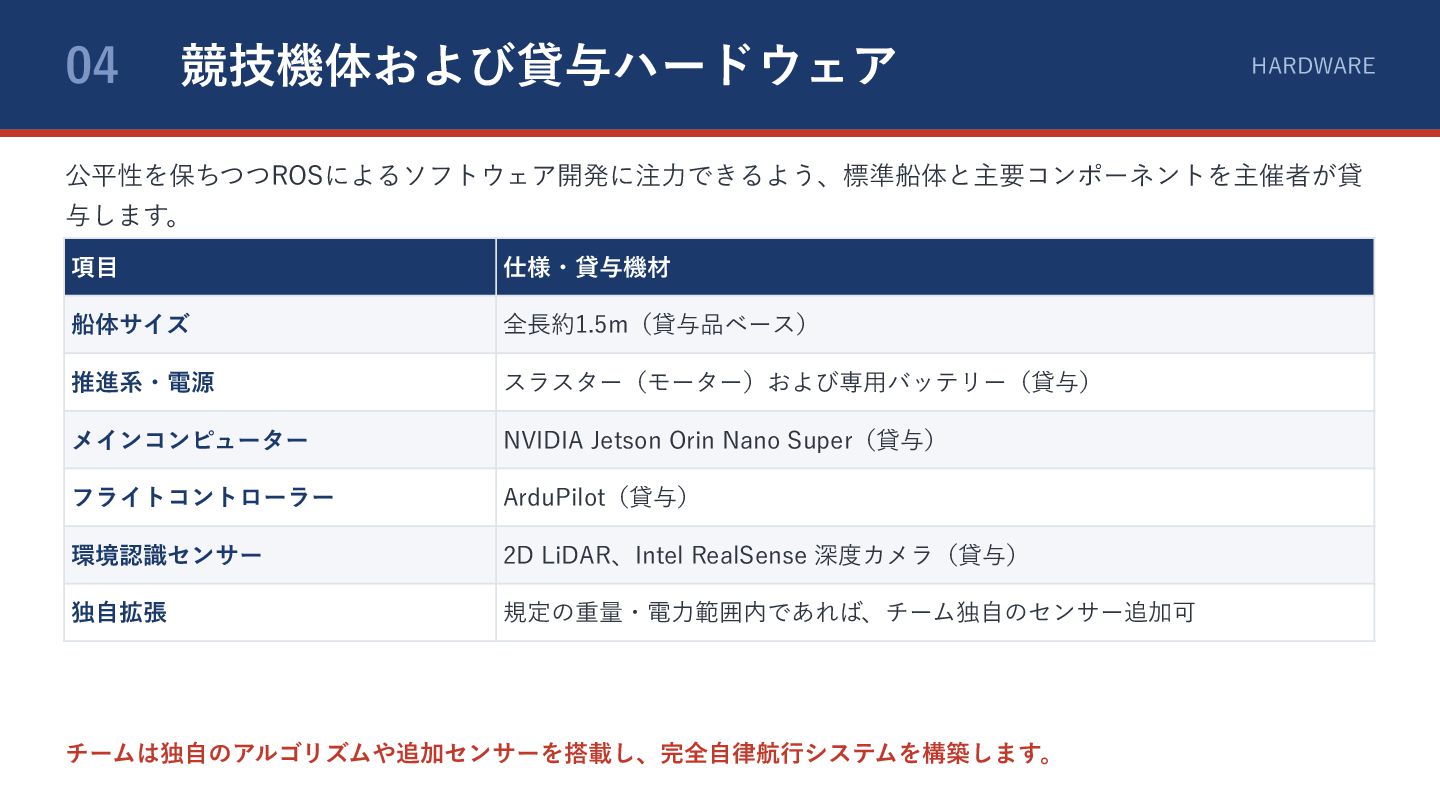
04 競技機体および貸与ハードウェア HARDWARE 公平性を保ちつつROSによるソフトウェア開発に注力できるよう、標準船体と主要コンポーネントを主催者が貸 与します。 項目 仕様・貸与機材 船体サイズ 全長約1.5m(貸与品ベース) 推進系・電源
スラスター(モーター)および専用バッテリー(貸与) メインコンピューター NVIDIA Jetson Orin Nano Super(貸与) フライトコントローラー ArduPilot(貸与) 環境認識センサー 2D LiDAR、Intel RealSense 深度カメラ(貸与) 独自拡張 規定の重量・電力範囲内であれば、チーム独自のセンサー追加可 チームは独自のアルゴリズムや追加センサーを搭載し、完全自律航行システムを構築します。
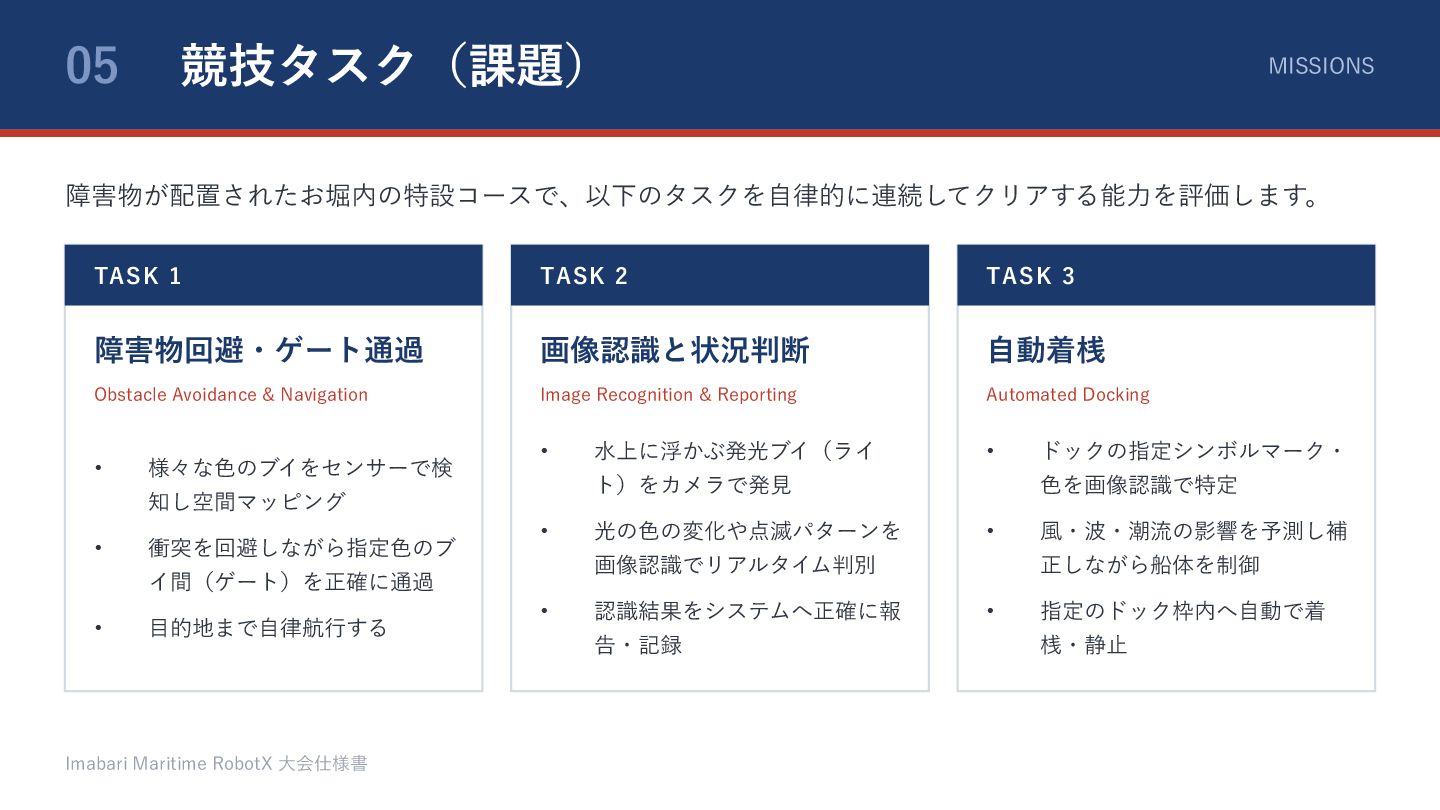
05 競技タスク(課題) MISSIONS 障害物が配置されたお堀内の特設コースで、以下のタスクを自律的に連続してクリアする能力を評価します。 TASK 1 TASK 2 TASK 3
障害物回避・ゲート通過 画像認識と状況判断 自動着桟 Obstacle Avoidance & Navigation Image Recognition & Reporting Automated Docking • • • 様々な色のブイをセンサーで検 ト)をカメラで発見 知し空間マッピング • 衝突を回避しながら指定色のブ • 目的地まで自律航行する Imabari Maritime RobotX 大会仕様書 光の色の変化や点滅パターンを • 認識結果をシステムへ正確に報 告・記録 ドックの指定シンボルマーク・ 色を画像認識で特定 • 画像認識でリアルタイム判別 イ間(ゲート)を正確に通過 • 水上に浮かぶ発光ブイ(ライ 風・波・潮流の影響を予測し補 正しながら船体を制御 • 指定のドック枠内へ自動で着 桟・静止
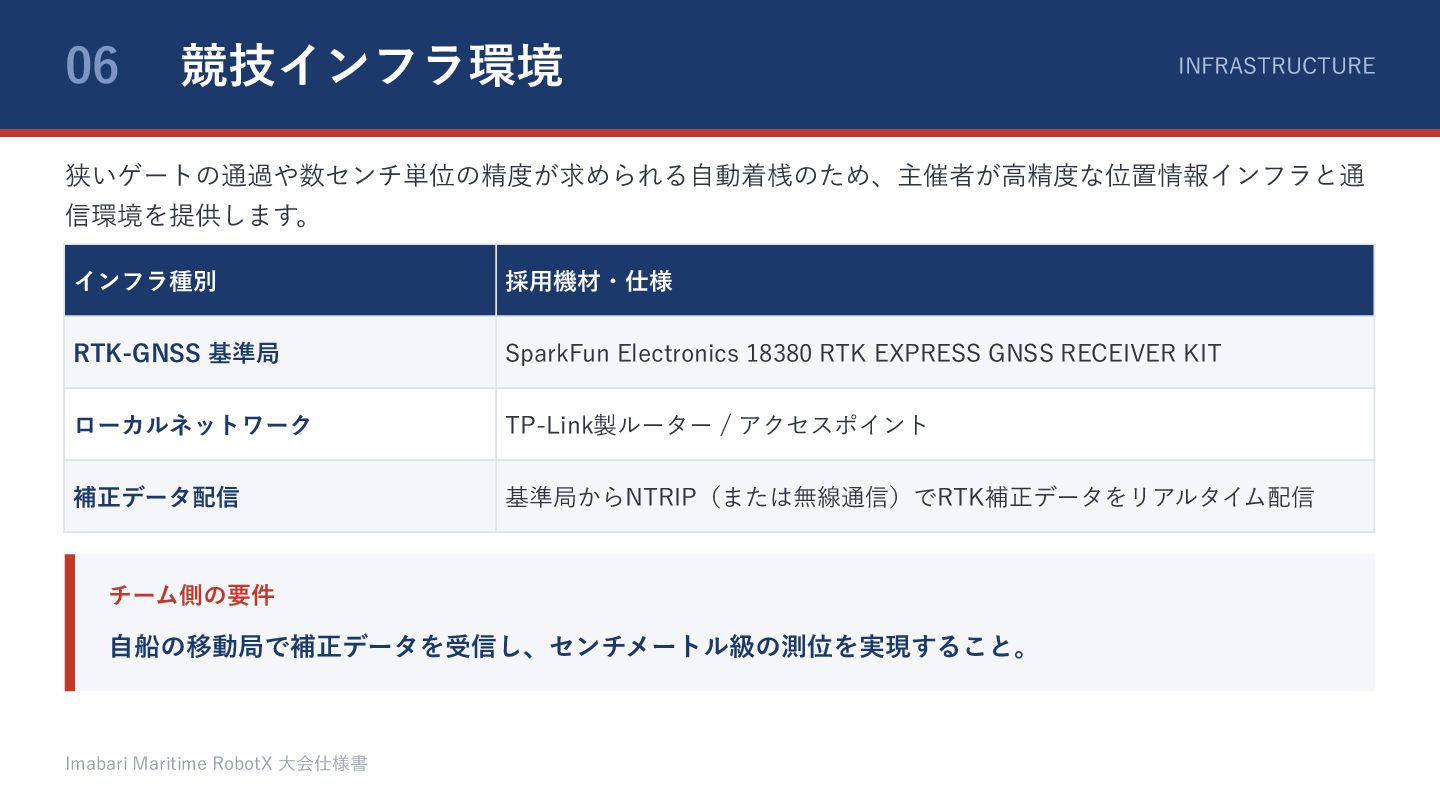
06 競技インフラ環境 INFRASTRUCTURE 狭いゲートの通過や数センチ単位の精度が求められる自動着桟のため、主催者が高精度な位置情報インフラと通 信環境を提供します。 インフラ種別 採用機材・仕様 RTK-GNSS 基準局 SparkFun
Electronics 18380 RTK EXPRESS GNSS RECEIVER KIT ローカルネットワーク TP-Link製ルーター / アクセスポイント 補正データ配信 基準局からNTRIP(または無線通信)でRTK補正データをリアルタイム配信 チーム側の要件 自船の移動局で補正データを受信し、センチメートル級の測位を実現すること。 Imabari Maritime RobotX 大会仕様書
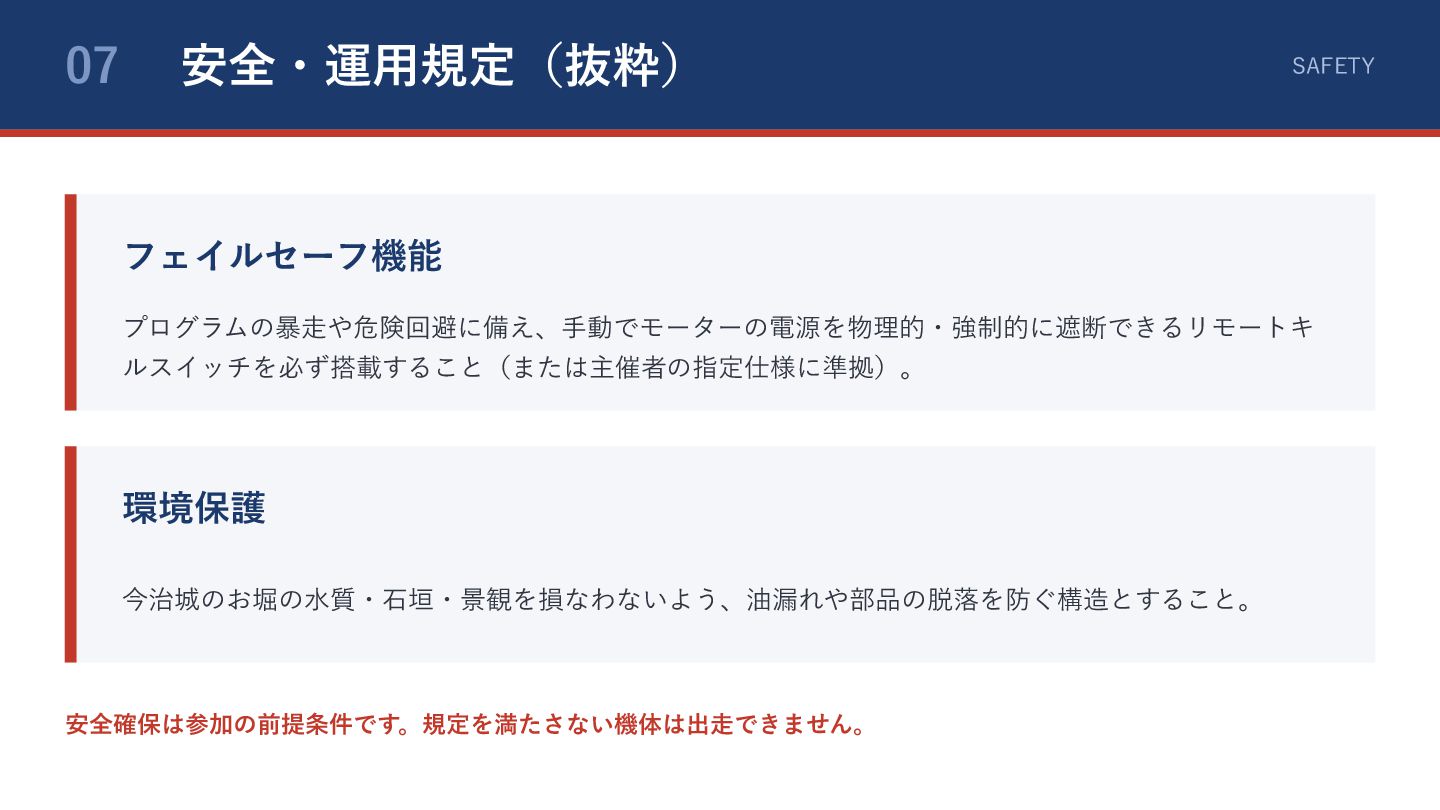
07 安全・運用規定(抜粋) SAFETY フェイルセーフ機能 プログラムの暴走や危険回避に備え、手動でモーターの電源を物理的・強制的に遮断できるリモートキ ルスイッチを必ず搭載すること(または主催者の指定仕様に準拠)。 環境保護 今治城のお堀の水質・石垣・景観を損なわないよう、油漏れや部品の脱落を防ぐ構造とすること。 安全確保は参加の前提条件です。規定を満たさない機体は出走できません。
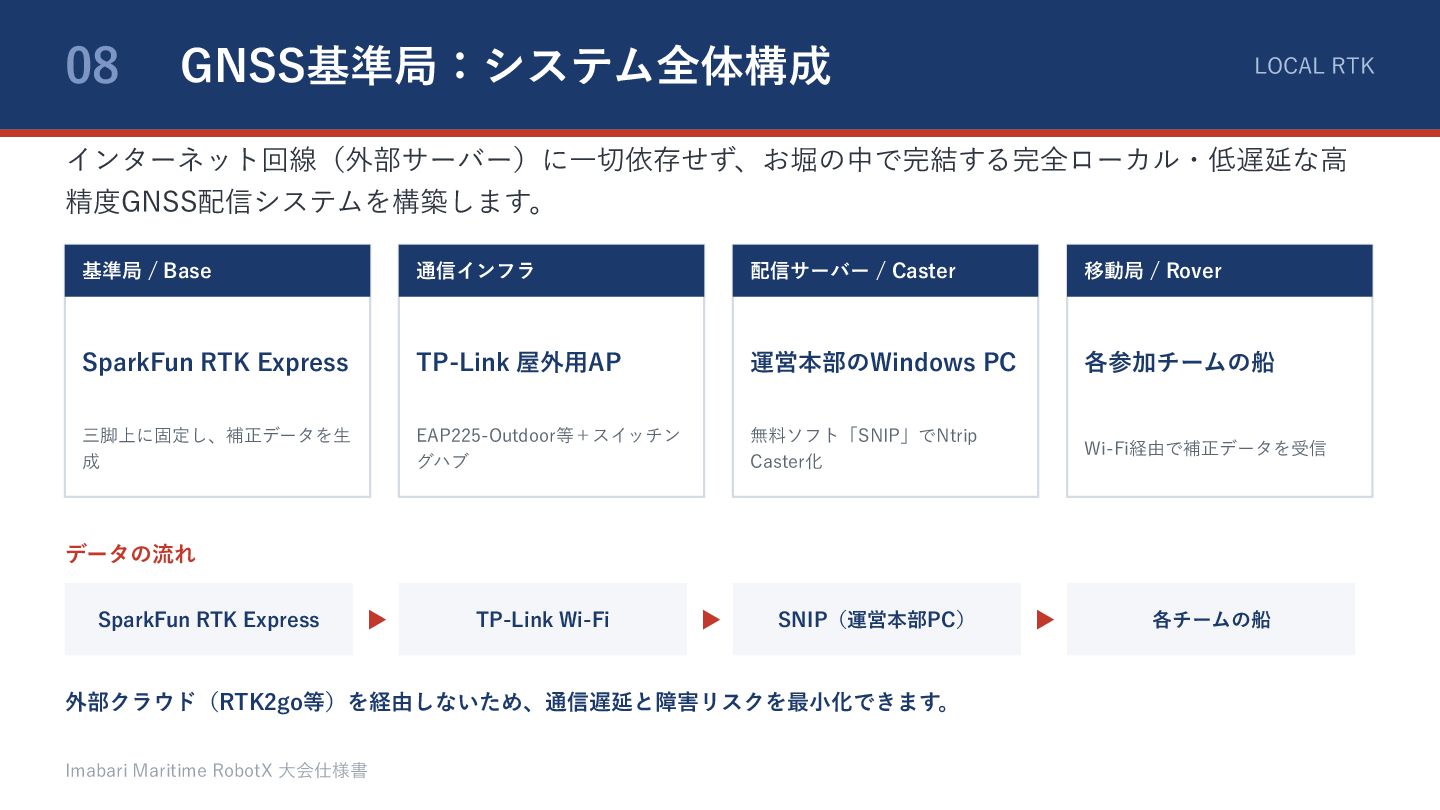
08 GNSS基準局:システム全体構成 LOCAL RTK インターネット回線(外部サーバー)に一切依存せず、お堀の中で完結する完全ローカル・低遅延な高 精度GNSS配信システムを構築します。 基準局 / Base 通信インフラ
配信サーバー / Caster 移動局 / Rover SparkFun RTK Express TP-Link 屋外用AP 運営本部のWindows PC 各参加チームの船 三脚上に固定し、補正データを生 成 EAP225-Outdoor等+スイッチン グハブ 無料ソフト「SNIP」でNtrip Caster化 Wi-Fi経由で補正データを受信 データの流れ SparkFun RTK Express ▶ TP-Link Wi-Fi ▶ SNIP(運営本部PC) 外部クラウド(RTK2go等)を経由しないため、通信遅延と障害リスクを最小化できます。 Imabari Maritime RobotX 大会仕様書 ▶ 各チームの船
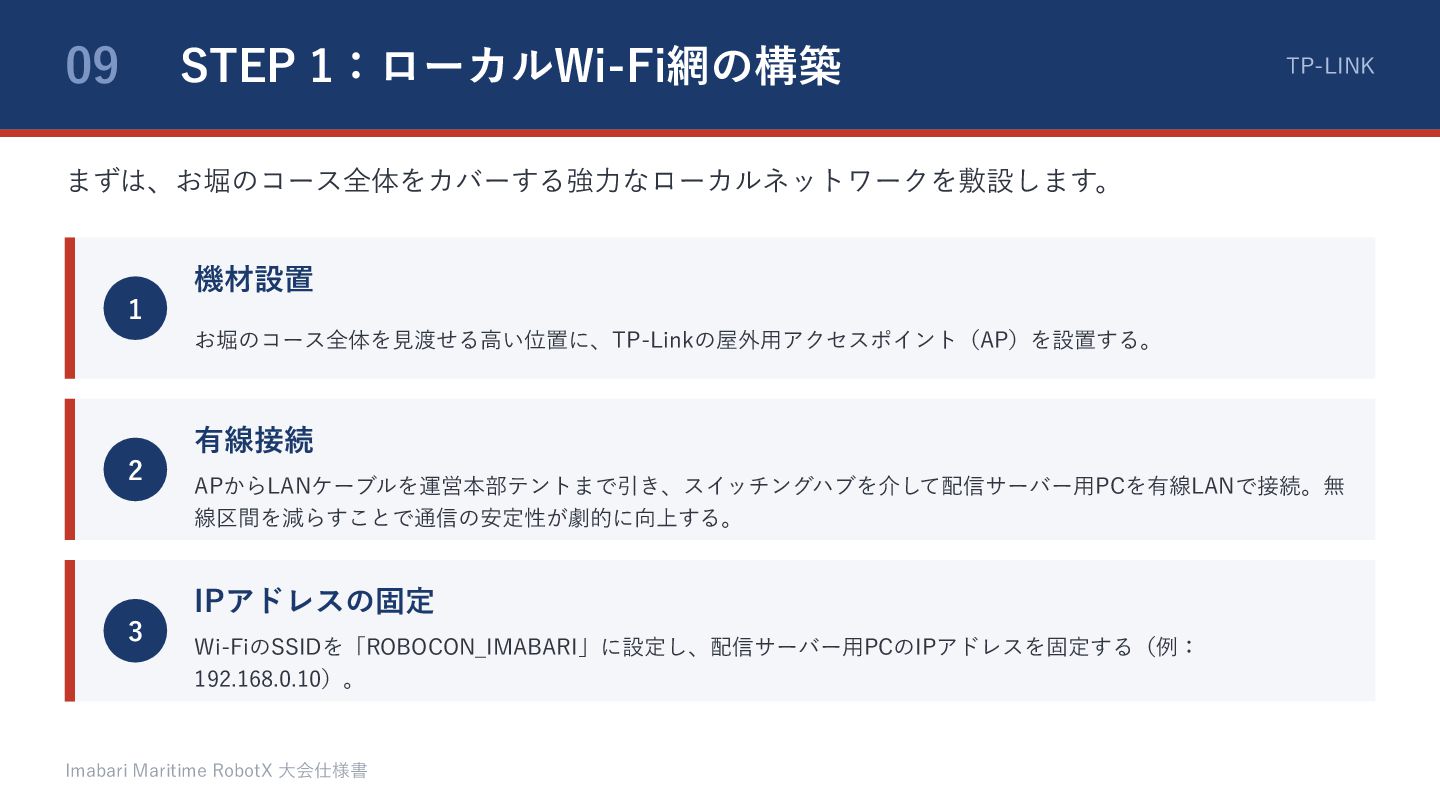
09 STEP 1:ローカルWi-Fi網の構築 TP-LINK まずは、お堀のコース全体をカバーする強力なローカルネットワークを敷設します。 機材設置 1 お堀のコース全体を見渡せる高い位置に、TP-Linkの屋外用アクセスポイント(AP)を設置する。 有線接続 2
APからLANケーブルを運営本部テントまで引き、スイッチングハブを介して配信サーバー用PCを有線LANで接続。無 線区間を減らすことで通信の安定性が劇的に向上する。 IPアドレスの固定 3 Wi-FiのSSIDを「ROBOCON̲IMABARI」に設定し、配信サーバー用PCのIPアドレスを固定する(例: 192.168.0.10)。 Imabari Maritime RobotX 大会仕様書
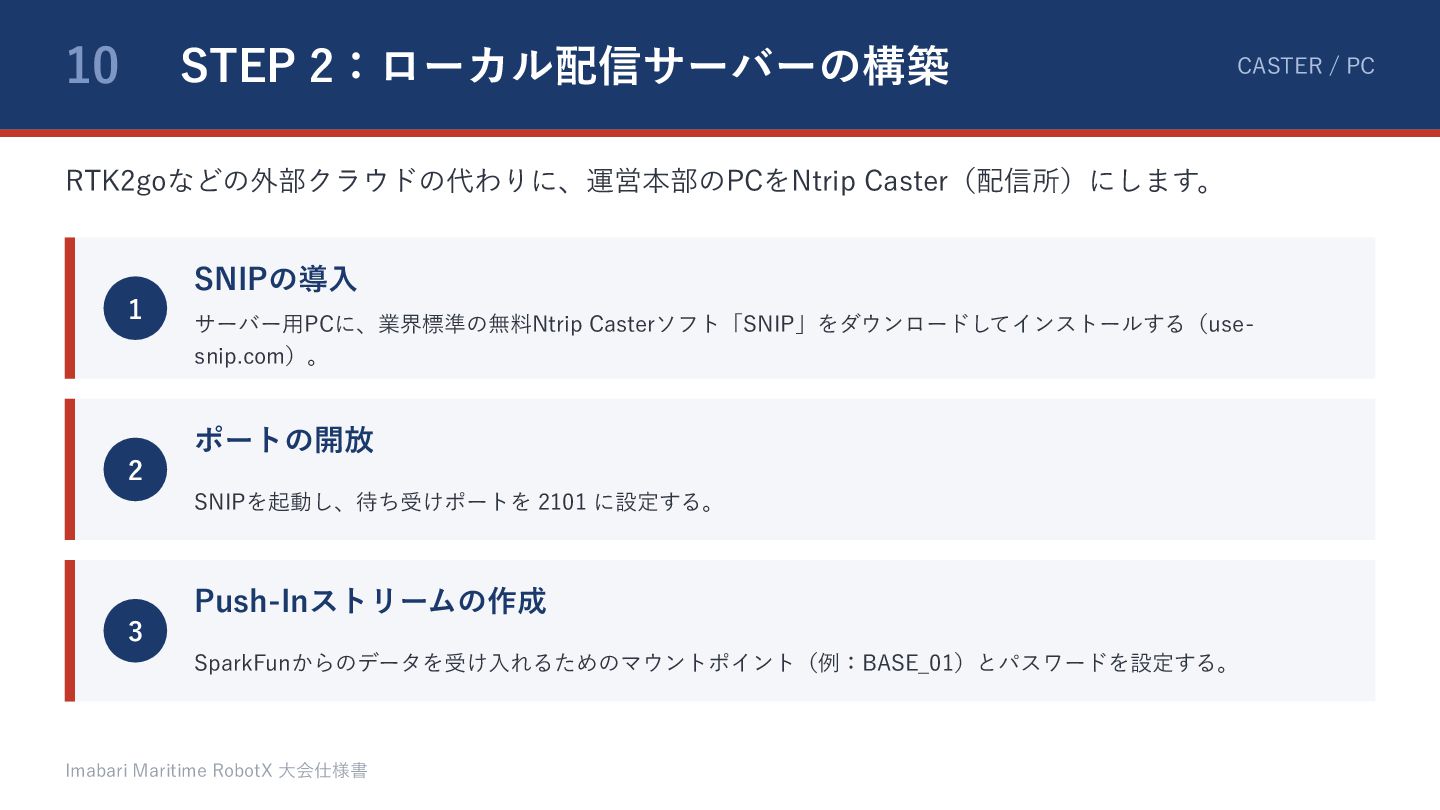
10 STEP 2:ローカル配信サーバーの構築 CASTER / PC RTK2goなどの外部クラウドの代わりに、運営本部のPCをNtrip Caster(配信所)にします。 SNIPの導入 1
サーバー用PCに、業界標準の無料Ntrip Casterソフト「SNIP」をダウンロードしてインストールする(usesnip.com)。 ポートの開放 2 SNIPを起動し、待ち受けポートを 2101 に設定する。 Push-Inストリームの作成 3 SparkFunからのデータを受け入れるためのマウントポイント(例:BASE̲01)とパスワードを設定する。 Imabari Maritime RobotX 大会仕様書
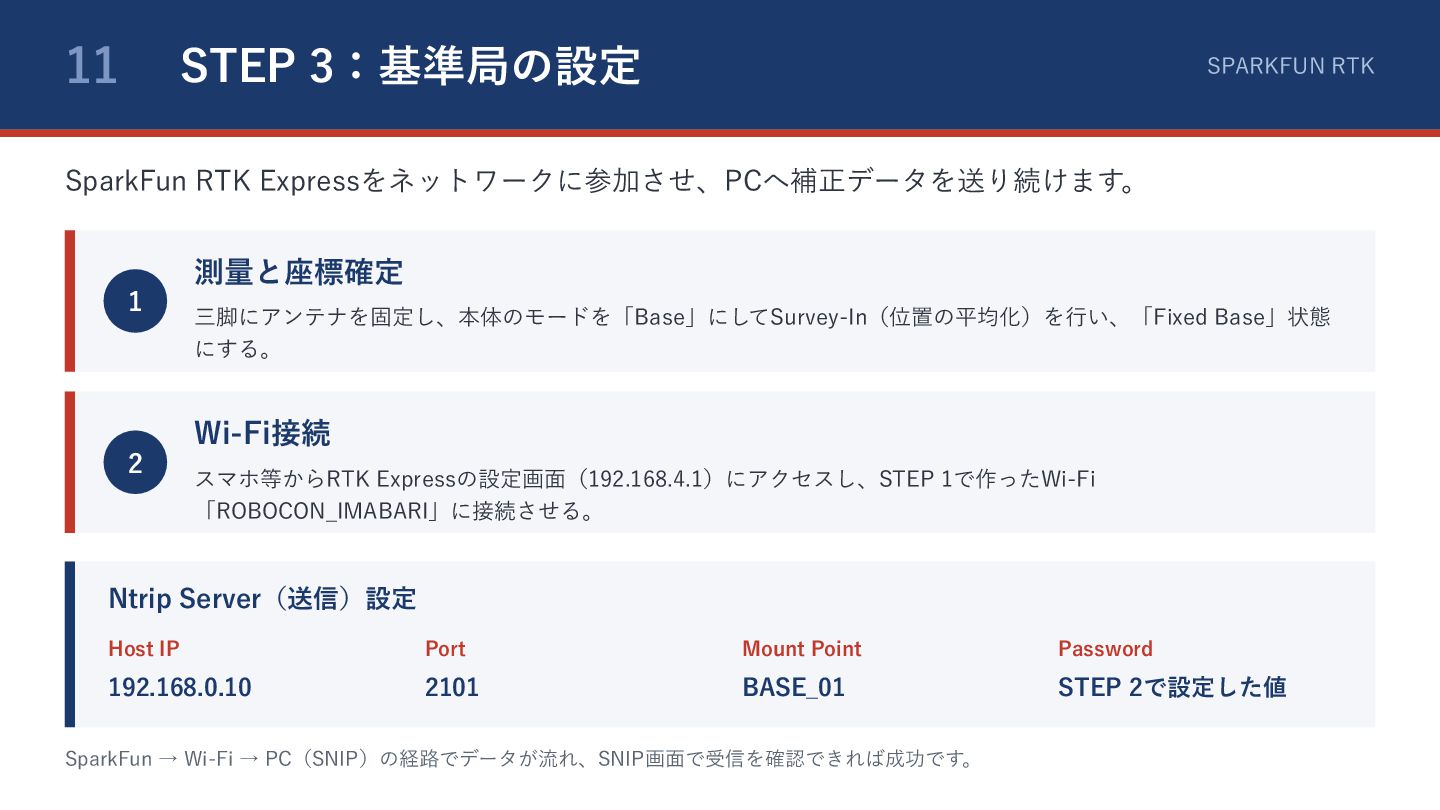
11 STEP 3:基準局の設定 SPARKFUN RTK SparkFun RTK Expressをネットワークに参加させ、PCへ補正データを送り続けます。 測量と座標確定 1
三脚にアンテナを固定し、本体のモードを「Base」にしてSurvey-In(位置の平均化)を行い、「Fixed Base」状態 にする。 Wi-Fi接続 2 スマホ等からRTK Expressの設定画面(192.168.4.1)にアクセスし、STEP 1で作ったWi-Fi 「ROBOCON̲IMABARI」に接続させる。 Ntrip Server(送信)設定 Host IP Port Mount Point Password 192.168.0.10 2101 BASE̲01 STEP 2で設定した値 SparkFun → Wi-Fi → PC(SNIP)の経路でデータが流れ、SNIP画面で受信を確認できれば成功です。
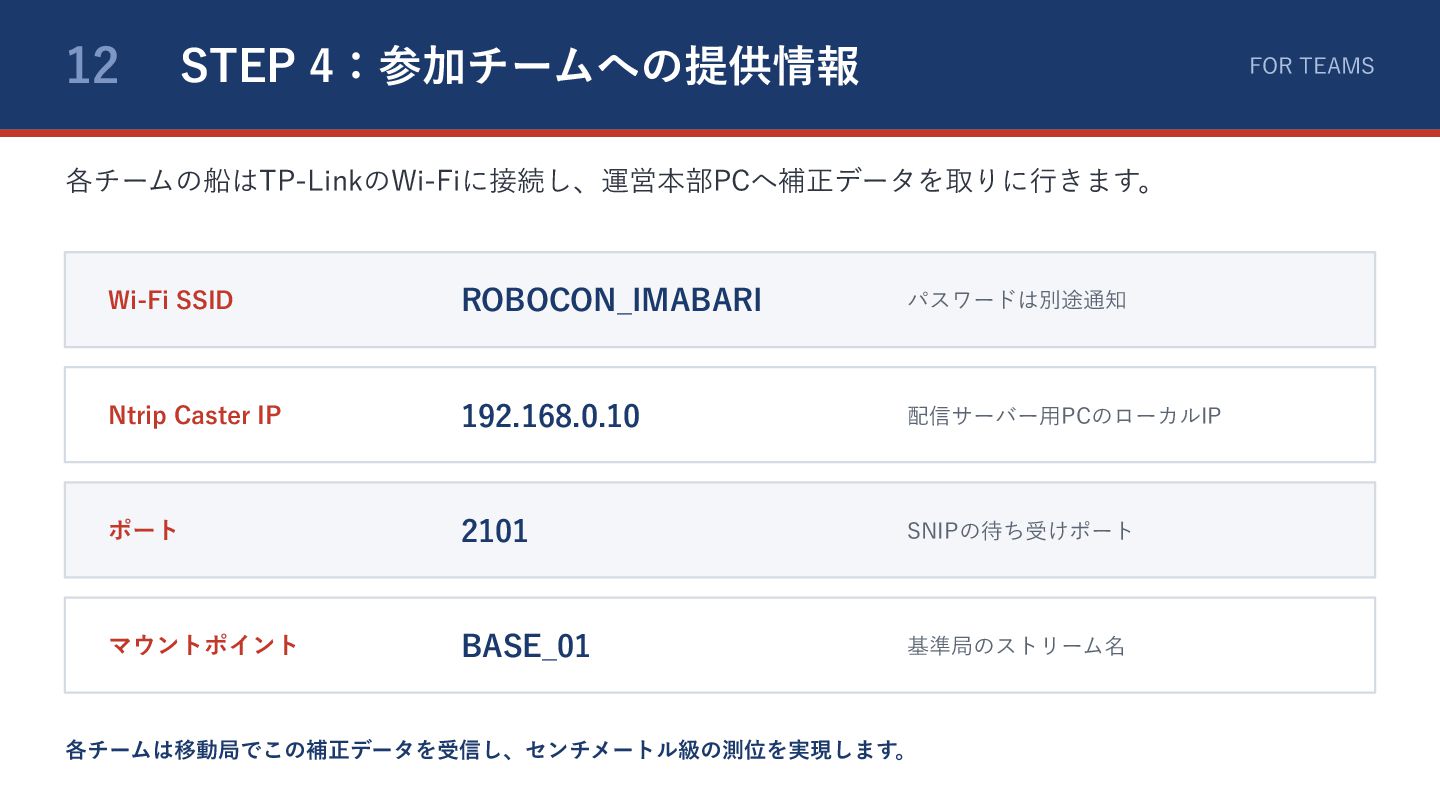
12 STEP 4:参加チームへの提供情報 FOR TEAMS 各チームの船はTP-LinkのWi-Fiに接続し、運営本部PCへ補正データを取りに行きます。 Wi-Fi SSID ROBOCON̲IMABARI パスワードは別途通知
Ntrip Caster IP 192.168.0.10 配信サーバー用PCのローカルIP ポート 2101 SNIPの待ち受けポート マウントポイント BASE̲01 基準局のストリーム名 各チームは移動局でこの補正データを受信し、センチメートル級の測位を実現します。
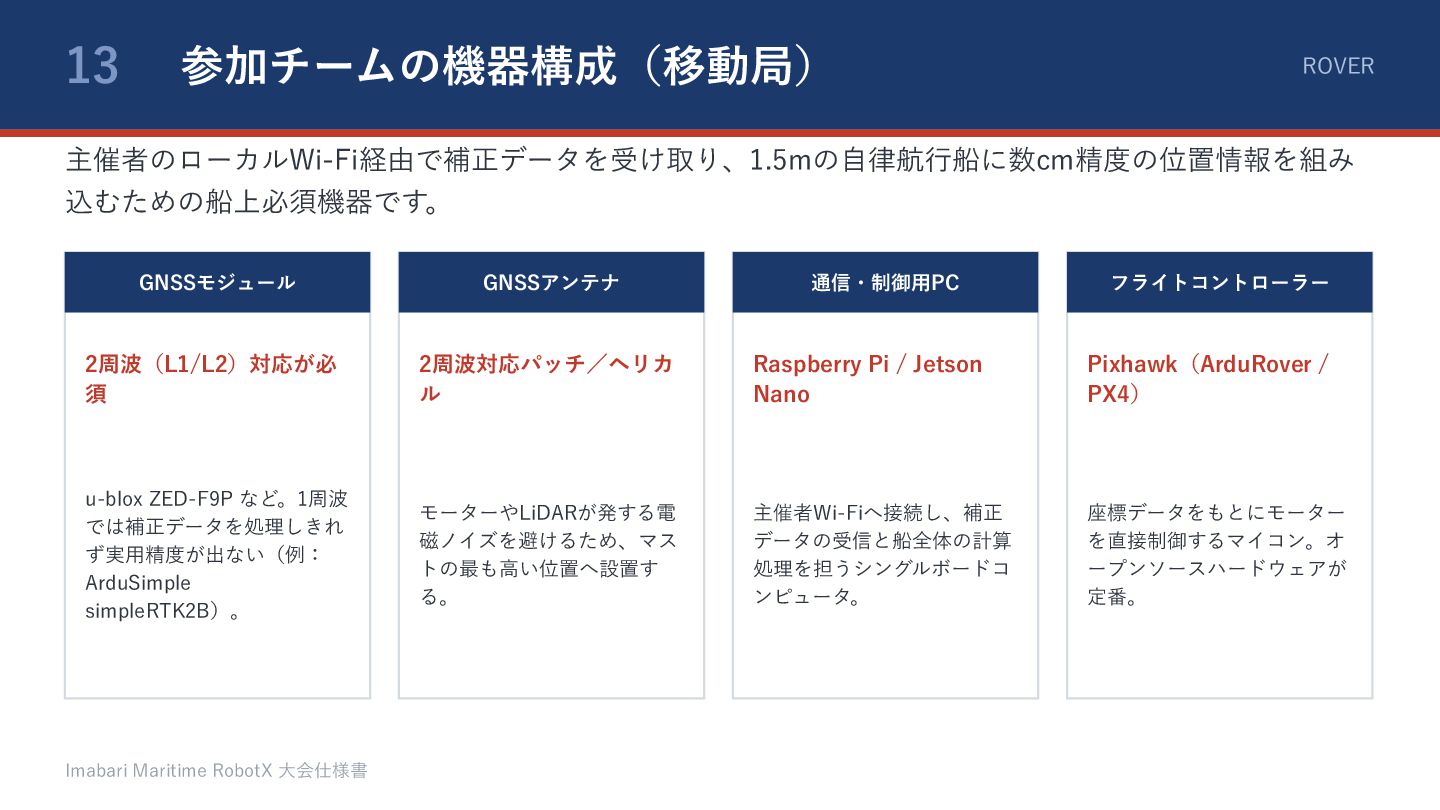
13 参加チームの機器構成(移動局) ROVER 主催者のローカルWi-Fi経由で補正データを受け取り、1.5mの自律航行船に数cm精度の位置情報を組み 込むための船上必須機器です。 GNSSモジュール GNSSアンテナ 2周波(L1/L2)対応が必 須 2周波対応パッチ/ヘリカ
ル Raspberry Pi / Jetson Nano Pixhawk(ArduRover / PX4) u-blox ZED-F9P など。1周波 では補正データを処理しきれ ず実用精度が出ない(例: ArduSimple simpleRTK2B)。 モーターやLiDARが発する電 磁ノイズを避けるため、マス トの最も高い位置へ設置す る。 主催者Wi-Fiへ接続し、補正 データの受信と船全体の計算 処理を担うシングルボードコ ンピュータ。 座標データをもとにモーター を直接制御するマイコン。オ ープンソースハードウェアが 定番。 Imabari Maritime RobotX 大会仕様書 通信・制御用PC フライトコントローラー
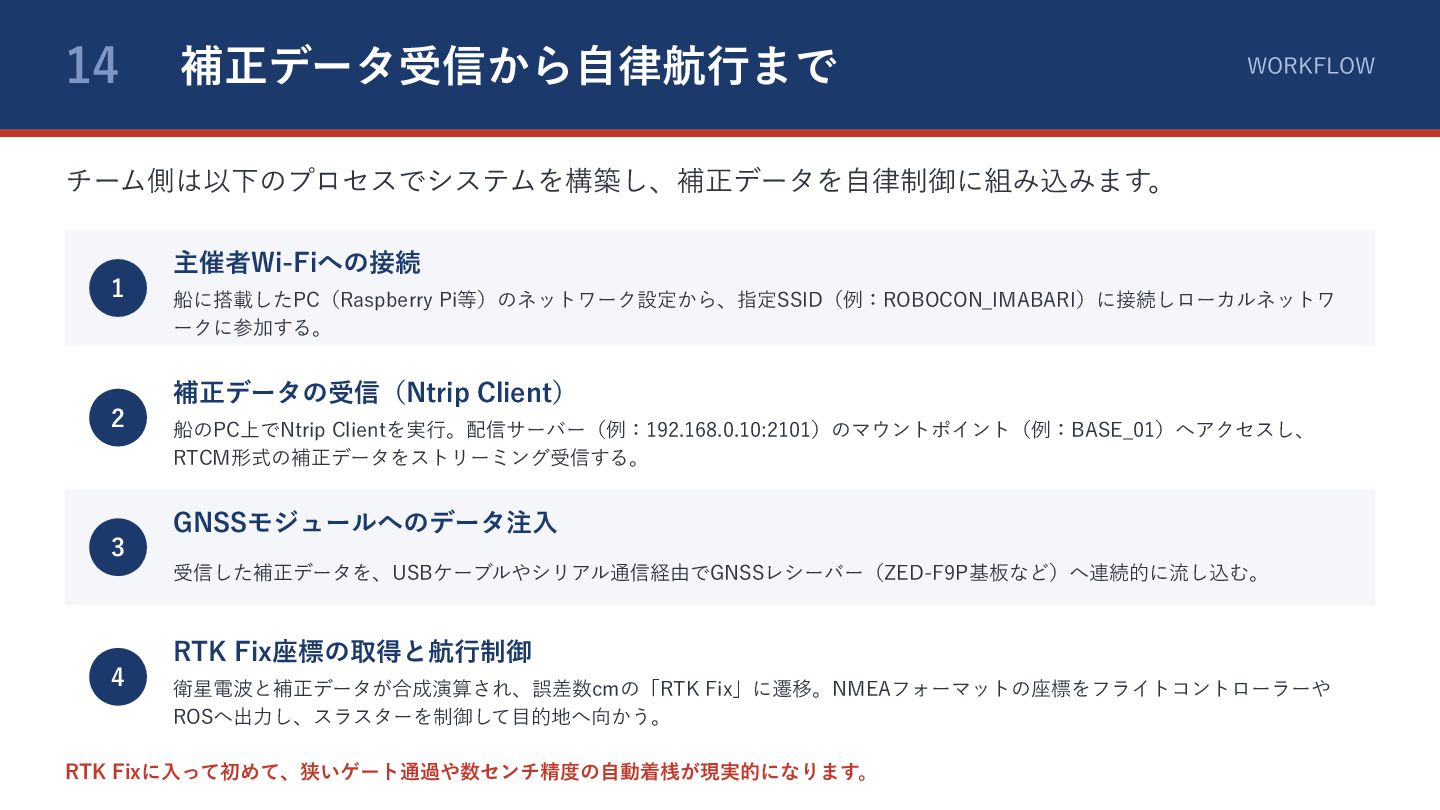
14 補正データ受信から自律航行まで WORKFLOW チーム側は以下のプロセスでシステムを構築し、補正データを自律制御に組み込みます。 主催者Wi-Fiへの接続 1 船に搭載したPC(Raspberry Pi等)のネットワーク設定から、指定SSID(例:ROBOCON̲IMABARI)に接続しローカルネットワ ークに参加する。 補正データの受信(Ntrip
Client) 2 船のPC上でNtrip Clientを実行。配信サーバー(例:192.168.0.10:2101)のマウントポイント(例:BASE̲01)へアクセスし、 RTCM形式の補正データをストリーミング受信する。 GNSSモジュールへのデータ注入 3 受信した補正データを、USBケーブルやシリアル通信経由でGNSSレシーバー(ZED-F9P基板など)へ連続的に流し込む。 RTK Fix座標の取得と航行制御 4 衛星電波と補正データが合成演算され、誤差数cmの「RTK Fix」に遷移。NMEAフォーマットの座標をフライトコントローラーや ROSへ出力し、スラスターを制御して目的地へ向かう。 RTK Fixに入って初めて、狭いゲート通過や数センチ精度の自動着桟が現実的になります。
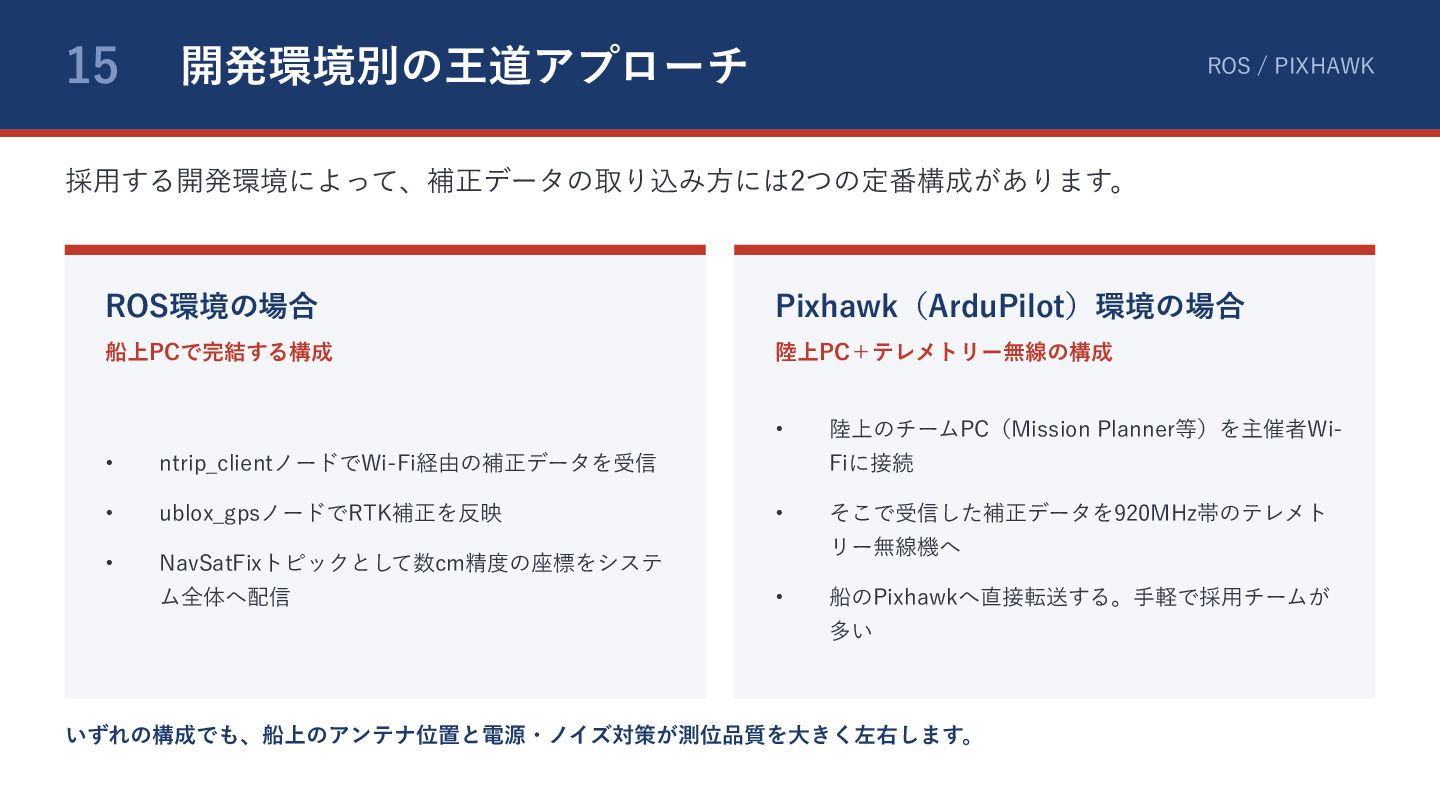
15 開発環境別の王道アプローチ ROS / PIXHAWK 採用する開発環境によって、補正データの取り込み方には2つの定番構成があります。 ROS環境の場合 Pixhawk(ArduPilot)環境の場合 船上PCで完結する構成 陸上PC+テレメトリー無線の構成
• • ntrip̲clientノードでWi-Fi経由の補正データを受信 • ublox̲gpsノードでRTK補正を反映 • NavSatFixトピックとして数cm精度の座標をシステ ム全体へ配信 陸上のチームPC(Mission Planner等)を主催者WiFiに接続 • そこで受信した補正データを920MHz帯のテレメト リー無線機へ • 船のPixhawkへ直接転送する。手軽で採用チームが 多い いずれの構成でも、船上のアンテナ位置と電源・ノイズ対策が測位品質を大きく左右します。
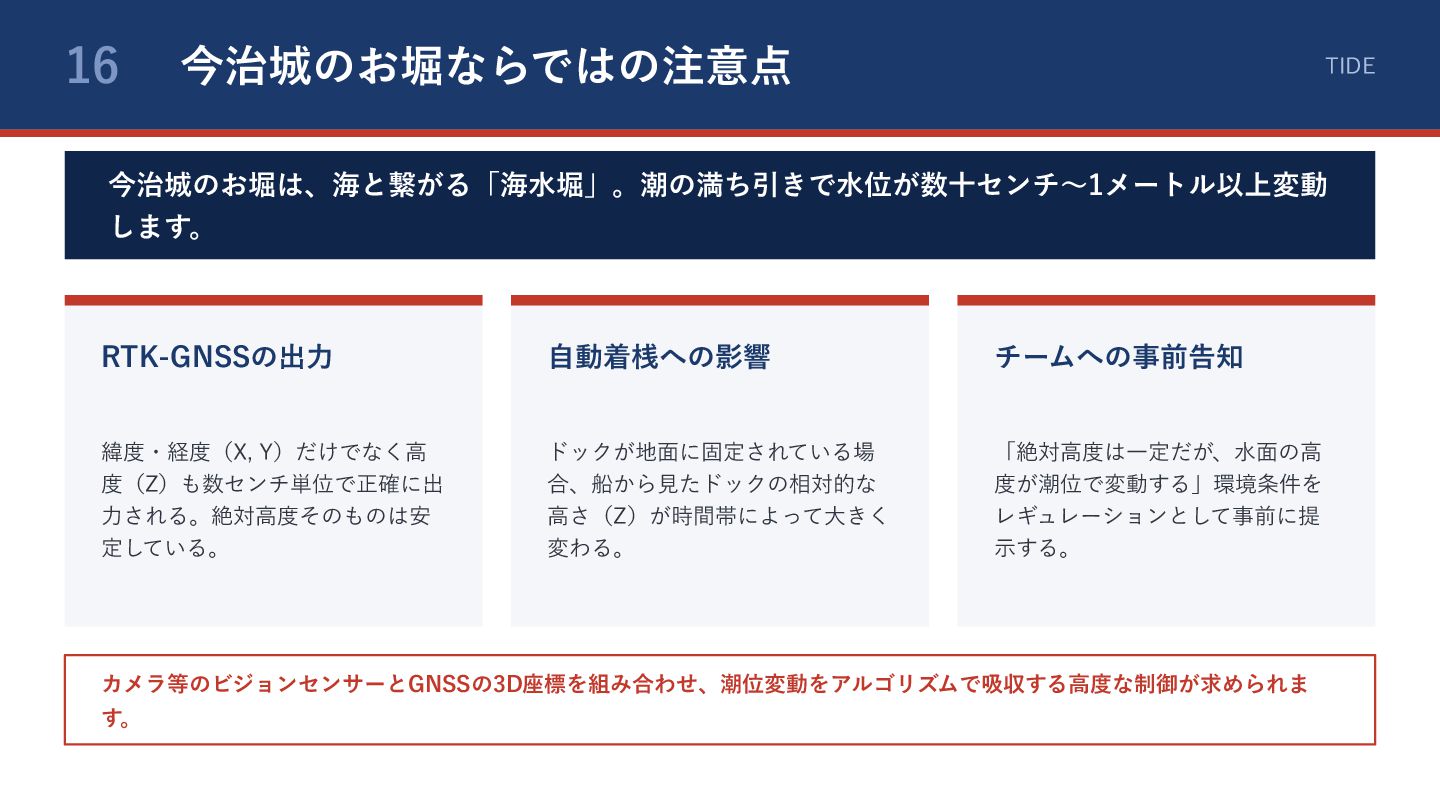
16 今治城のお堀ならではの注意点 TIDE 今治城のお堀は、海と繋がる「海水堀」。潮の満ち引きで水位が数十センチ〜1メートル以上変動 します。 RTK-GNSSの出力 自動着桟への影響 チームへの事前告知 緯度・経度(X, Y)だけでなく高
度(Z)も数センチ単位で正確に出 力される。絶対高度そのものは安 定している。 ドックが地面に固定されている場 合、船から見たドックの相対的な 高さ(Z)が時間帯によって大きく 変わる。 「絶対高度は一定だが、水面の高 度が潮位で変動する」環境条件を レギュレーションとして事前に提 示する。 カメラ等のビジョンセンサーとGNSSの3D座標を組み合わせ、潮位変動をアルゴリズムで吸収する高度な制御が求められま す。
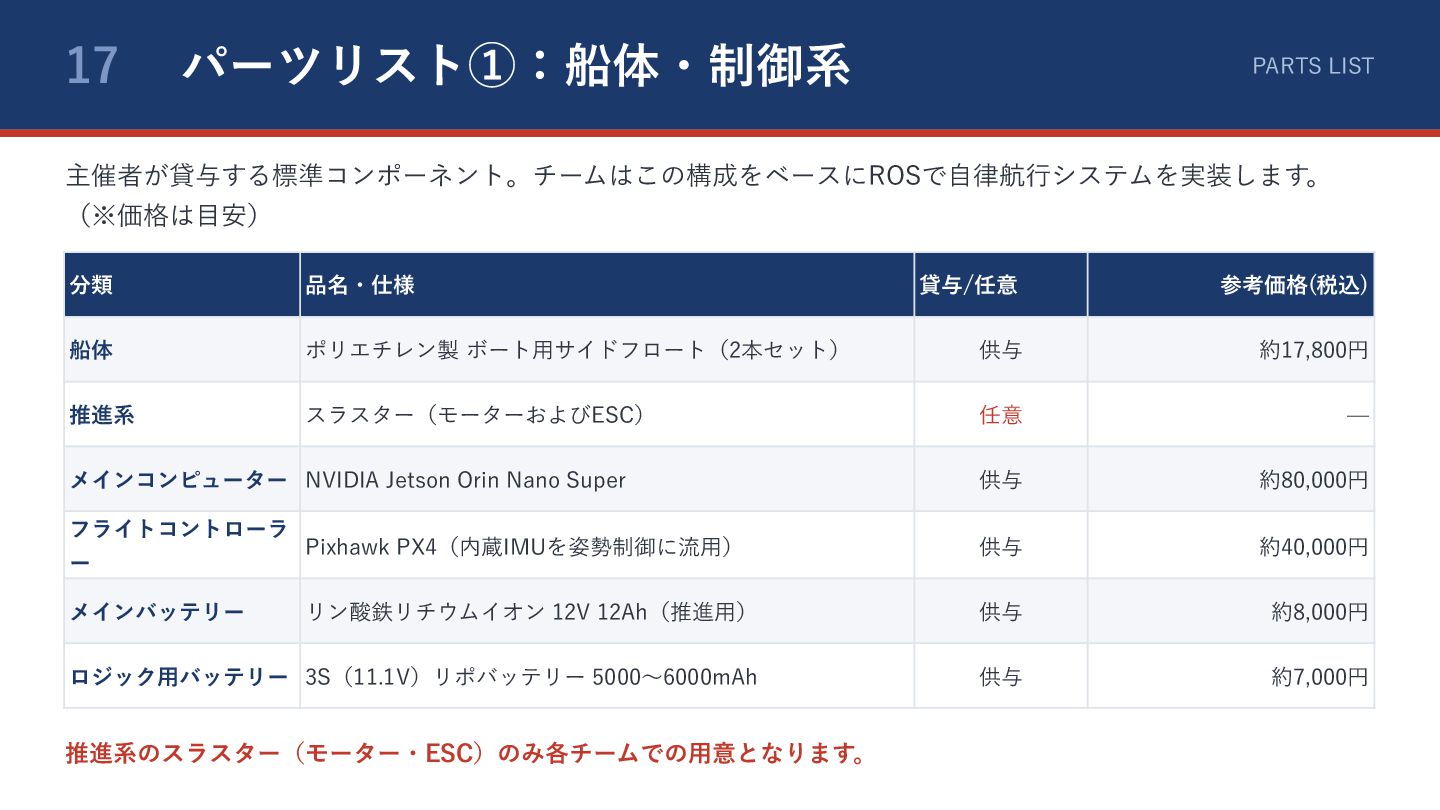
17 パーツリスト①:船体・制御系 PARTS LIST 主催者が貸与する標準コンポーネント。チームはこの構成をベースにROSで自律航行システムを実装します。 (※価格は目安) 分類 品名・仕様 貸与/任意 参考価格(税込)
船体 ポリエチレン製 ボート用サイドフロート(2本セット) 供与 約17,800円 推進系 スラスター(モーターおよびESC) 任意 ̶ 供与 約80,000円 Pixhawk PX4(内蔵IMUを姿勢制御に流用) 供与 約40,000円 リン酸鉄リチウムイオン 12V 12Ah(推進用) 供与 約8,000円 ロジック用バッテリー 3S(11.1V)リポバッテリー 5000〜6000mAh 供与 約7,000円 メインコンピューター NVIDIA Jetson Orin Nano Super フライトコントローラ ー メインバッテリー 推進系のスラスター(モーター・ESC)のみ各チームでの用意となります。
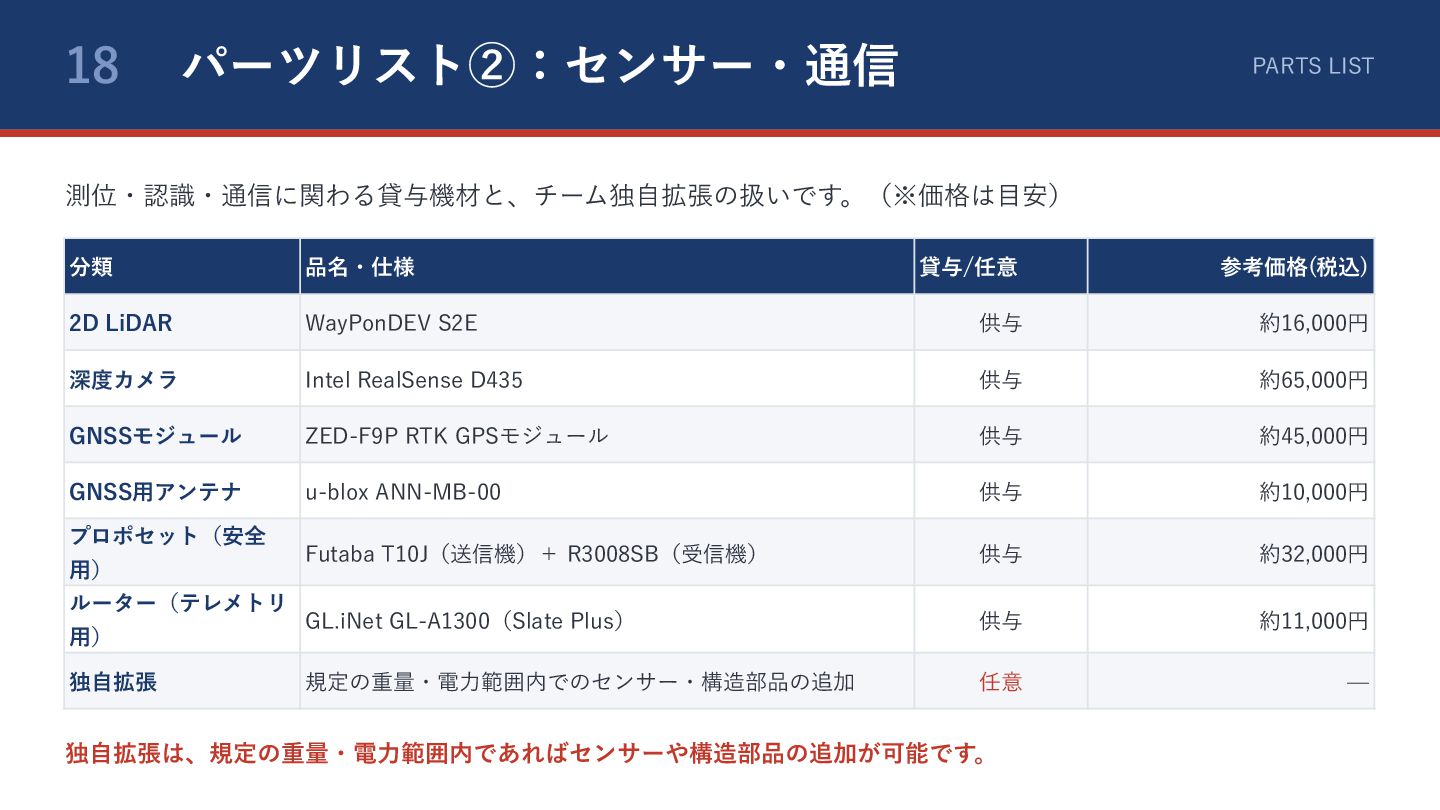
18 パーツリスト②:センサー・通信 PARTS LIST 測位・認識・通信に関わる貸与機材と、チーム独自拡張の扱いです。(※価格は目安) 分類 品名・仕様 貸与/任意 参考価格(税込) 2D
LiDAR WayPonDEV S2E 供与 約16,000円 深度カメラ Intel RealSense D435 供与 約65,000円 GNSSモジュール ZED-F9P RTK GPSモジュール 供与 約45,000円 GNSS用アンテナ u-blox ANN-MB-00 供与 約10,000円 Futaba T10J(送信機)+ R3008SB(受信機) 供与 約32,000円 GL.iNet GL-A1300(Slate Plus) 供与 約11,000円 規定の重量・電力範囲内でのセンサー・構造部品の追加 任意 ̶ プロポセット(安全 用) ルーター(テレメトリ 用) 独自拡張 独自拡張は、規定の重量・電力範囲内であればセンサーや構造部品の追加が可能です。
海のロボコンから、次世代の造船現場へ 今治城のお堀で鍛えられた自律制御技術が、自動化された次世代型造船ドックを担う人材とイ ノベーションを生み出す。 育成 実践 集積 次世代ロボットエンジニア ROSによる完全自律航行 海事産業クラスターの核 Imabari
Maritime RobotX


 thirion
 jonoalderson
 thekraken
 morganepeng
 reverentgeek
 sstephenson
 ks91
 axbom
 wayneb77
 3n
 mayatellez
 sabderemane