Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
ROS 2ロボットのための簡易地図作成とGNSS自己位置推定
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
趣味メカトロエンジニア
March 29, 2025
1k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
ROS 2ロボットのための簡易地図作成とGNSS自己位置推定
趣味メカトロエンジニア
March 29, 2025
More Decks by 趣味メカトロエンジニア
See All by 趣味メカトロエンジニア
構内・限定領域における自律移動・自動運転向けナビゲーションベクターマップの自動生成
karicontrol
0
440
家庭で作る自律移動モビリティのLiDAR自己位置推定
karicontrol
0
540
自律移動ロボットの安全機構のためのLiDARによる速度推定
karicontrol
0
1.5k
屋外ROS 2ロボットのための車輪速を用いないGNSS・IMU車速推定
karicontrol
0
1.3k
Featured
See All Featured
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
770
Refactoring Trust on Your Teams (GOTO; Chicago 2020)
rmw
35
3.8k
Self-Hosted WebAssembly Runtime for Runtime-Neutral Checkpoint/Restore in Edge–Cloud Continuum
chikuwait
0
840
The Psychology of Web Performance [Beyond Tellerrand 2023]
tammyeverts
49
3.6k
Designing for Timeless Needs
cassininazir
1
510
Max Prin - Stacking Signals: How International SEO Comes Together (And Falls Apart)
techseoconnect
PRO
0
470
Being A Developer After 40
akosma
91
590k
svc-hook: hooking system calls on ARM64 by binary rewriting
retrage
2
590
How to build a perfect <img>
jonoalderson
1
6k
Dominate Local Search Results - an insider guide to GBP, reviews, and Local SEO
greggifford
PRO
0
340
Chasing Engaging Ingredients in Design
codingconduct
0
340
Hiding What from Whom? A Critical Review of the History of Programming languages for Music
tomoyanonymous
3
1.3k
Transcript
ROS 2ロボットのための 簡易地図作成とGNSS自己位置推定 〇元制御系エンジニア( X(旧Twitter):@KariControl) FA設備技術勉強会 2025/03/30 ※所属先企業とは一切関係ありません。個人としての発表です。
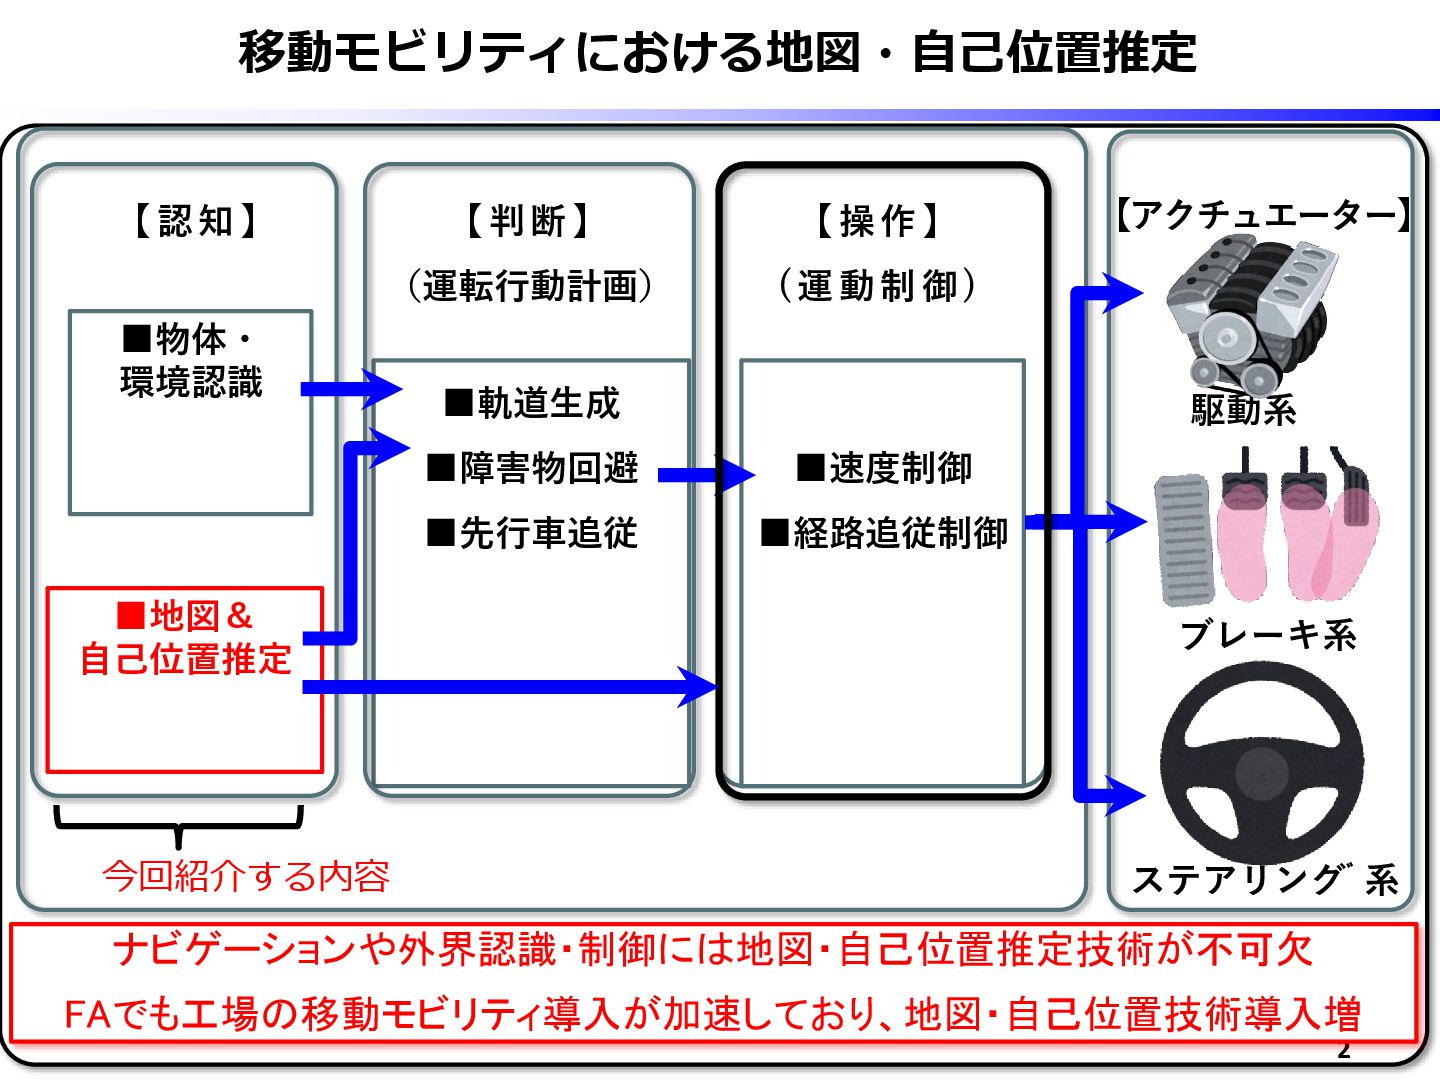
移動モビリティにおける地図・自己位置推定 2 ナビゲーションや外界認識・制御には地図・自己位置推定技術が不可欠 FAでも工場の移動モビリティ導入が加速しており、地図・自己位置技術導入増 【 認 知 】 ▪地図& 自己位置推定
▪物体・ 環境認識 【 判 断 】 (運転行動計画) ▪軌道生成 ▪障害物回避 ▪先行車追従 【 操 作 】 ( 運 動 制 御 ) ▪速度制御 ▪経路追従制御 ブレーキ系 ステアリング゙系 駆動系 【アクチュエーター】 今回紹介する内容
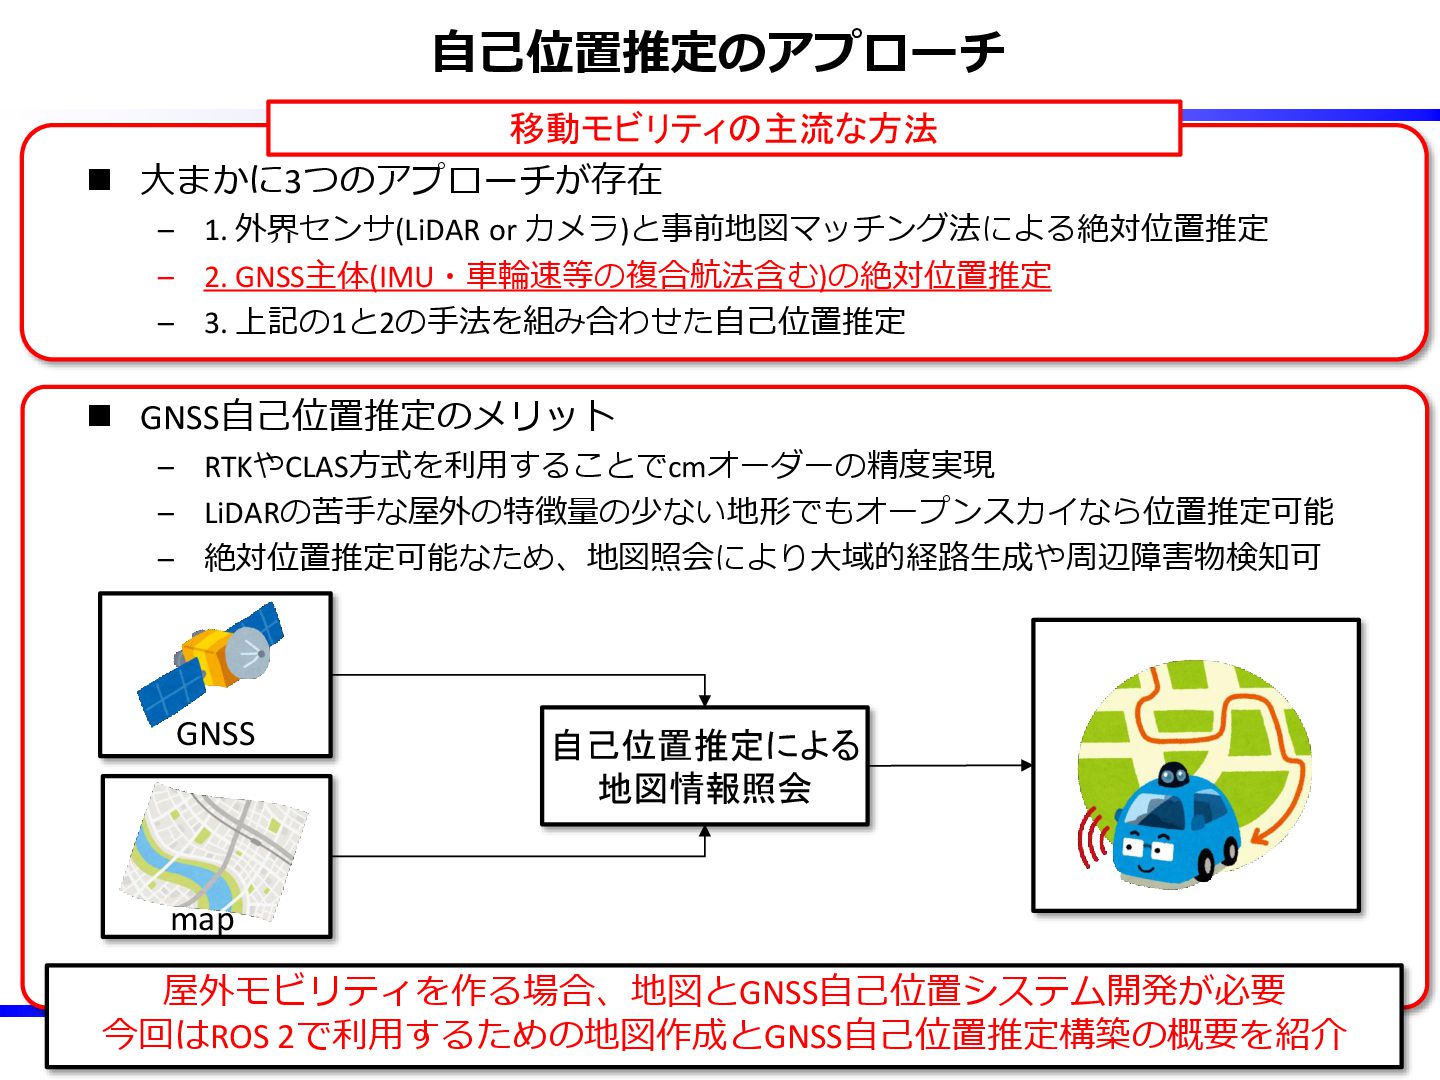
自己位置推定のアプローチ ◼ 大まかに3つのアプローチが存在 – 1. 外界センサ(LiDAR or カメラ)と事前地図マッチング法による絶対位置推定 – 2.
GNSS主体(IMU・車輪速等の複合航法含む)の絶対位置推定 – 3. 上記の1と2の手法を組み合わせた自己位置推定 ◼ GNSS自己位置推定のメリット – RTKやCLAS方式を利用することでcmオーダーの精度実現 – LiDARの苦手な屋外の特徴量の少ない地形でもオープンスカイなら位置推定可能 – 絶対位置推定可能なため、地図照会により大域的経路生成や周辺障害物検知可 3 移動モビリティの主流な方法 屋外モビリティを作る場合、地図とGNSS自己位置システム開発が必要 今回はROS 2で利用するための地図作成とGNSS自己位置推定構築の概要を紹介 GNSS map 自己位置推定による 地図情報照会
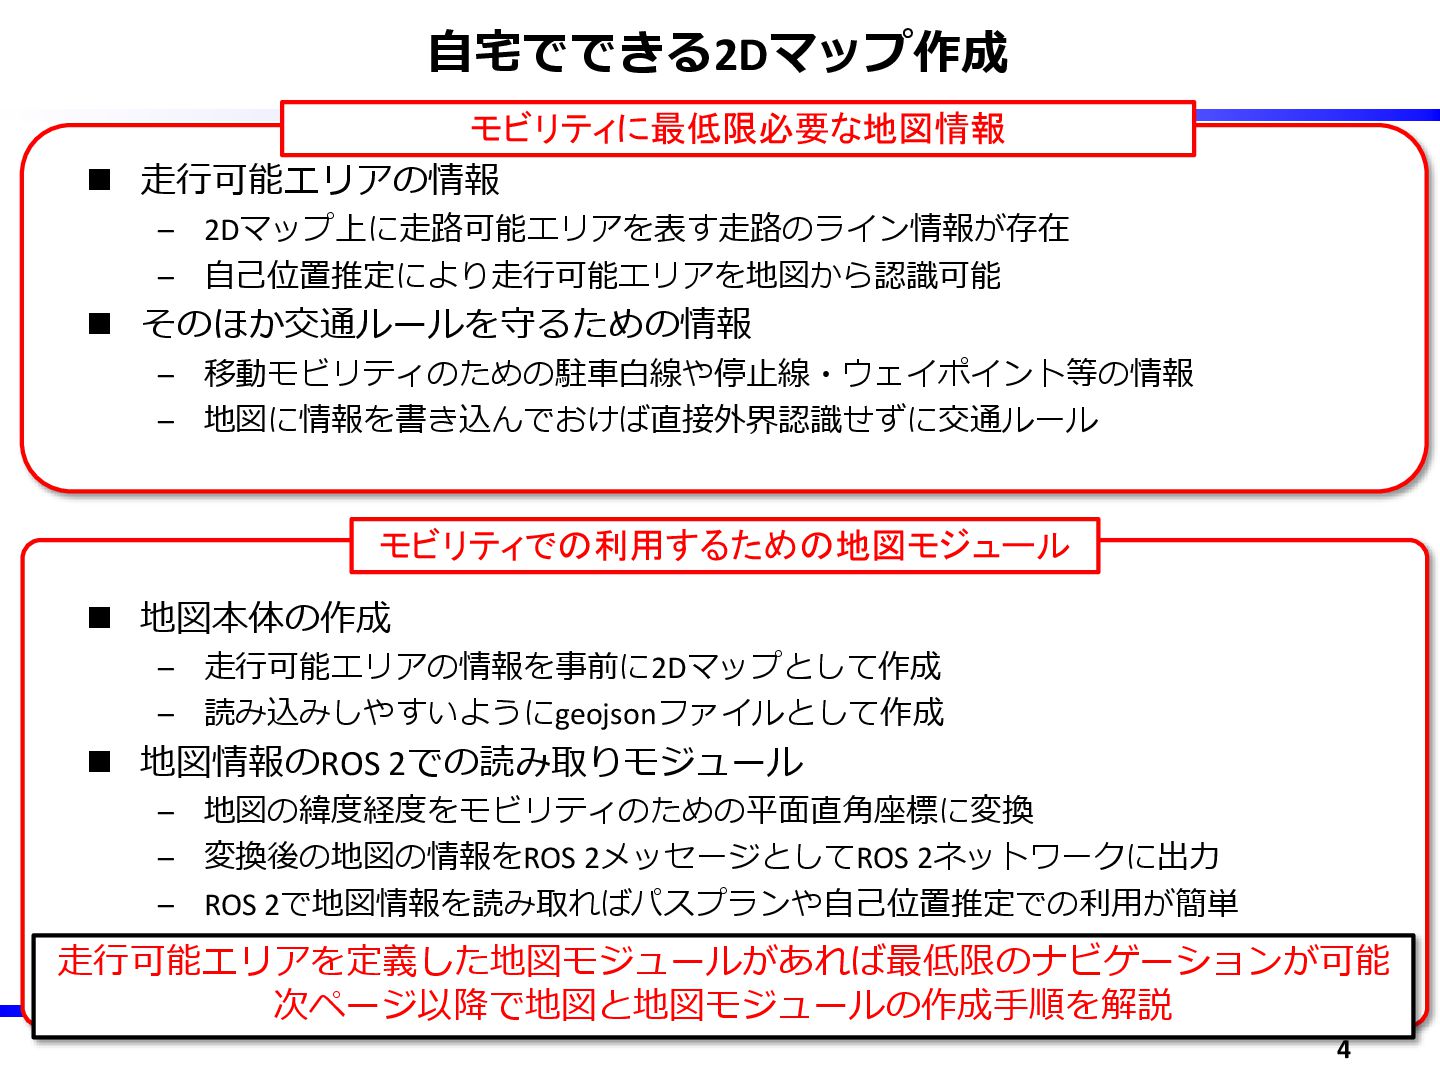
自宅でできる2Dマップ作成 ◼ 走行可能エリアの情報 – 2Dマップ上に走路可能エリアを表す走路のライン情報が存在 – 自己位置推定により走行可能エリアを地図から認識可能 ◼ そのほか交通ルールを守るための情報 –
移動モビリティのための駐車白線や停止線・ウェイポイント等の情報 – 地図に情報を書き込んでおけば直接外界認識せずに交通ルール ◼ 地図本体の作成 – 走行可能エリアの情報を事前に2Dマップとして作成 – 読み込みしやすいようにgeojsonファイルとして作成 ◼ 地図情報のROS 2での読み取りモジュール – 地図の緯度経度をモビリティのための平面直角座標に変換 – 変換後の地図の情報をROS 2メッセージとしてROS 2ネットワークに出力 – ROS 2で地図情報を読み取ればパスプランや自己位置推定での利用が簡単 4 モビリティに最低限必要な地図情報 モビリティでの利用するための地図モジュール 走行可能エリアを定義した地図モジュールがあれば最低限のナビゲーションが可能 次ページ以降で地図と地図モジュールの作成手順を解説
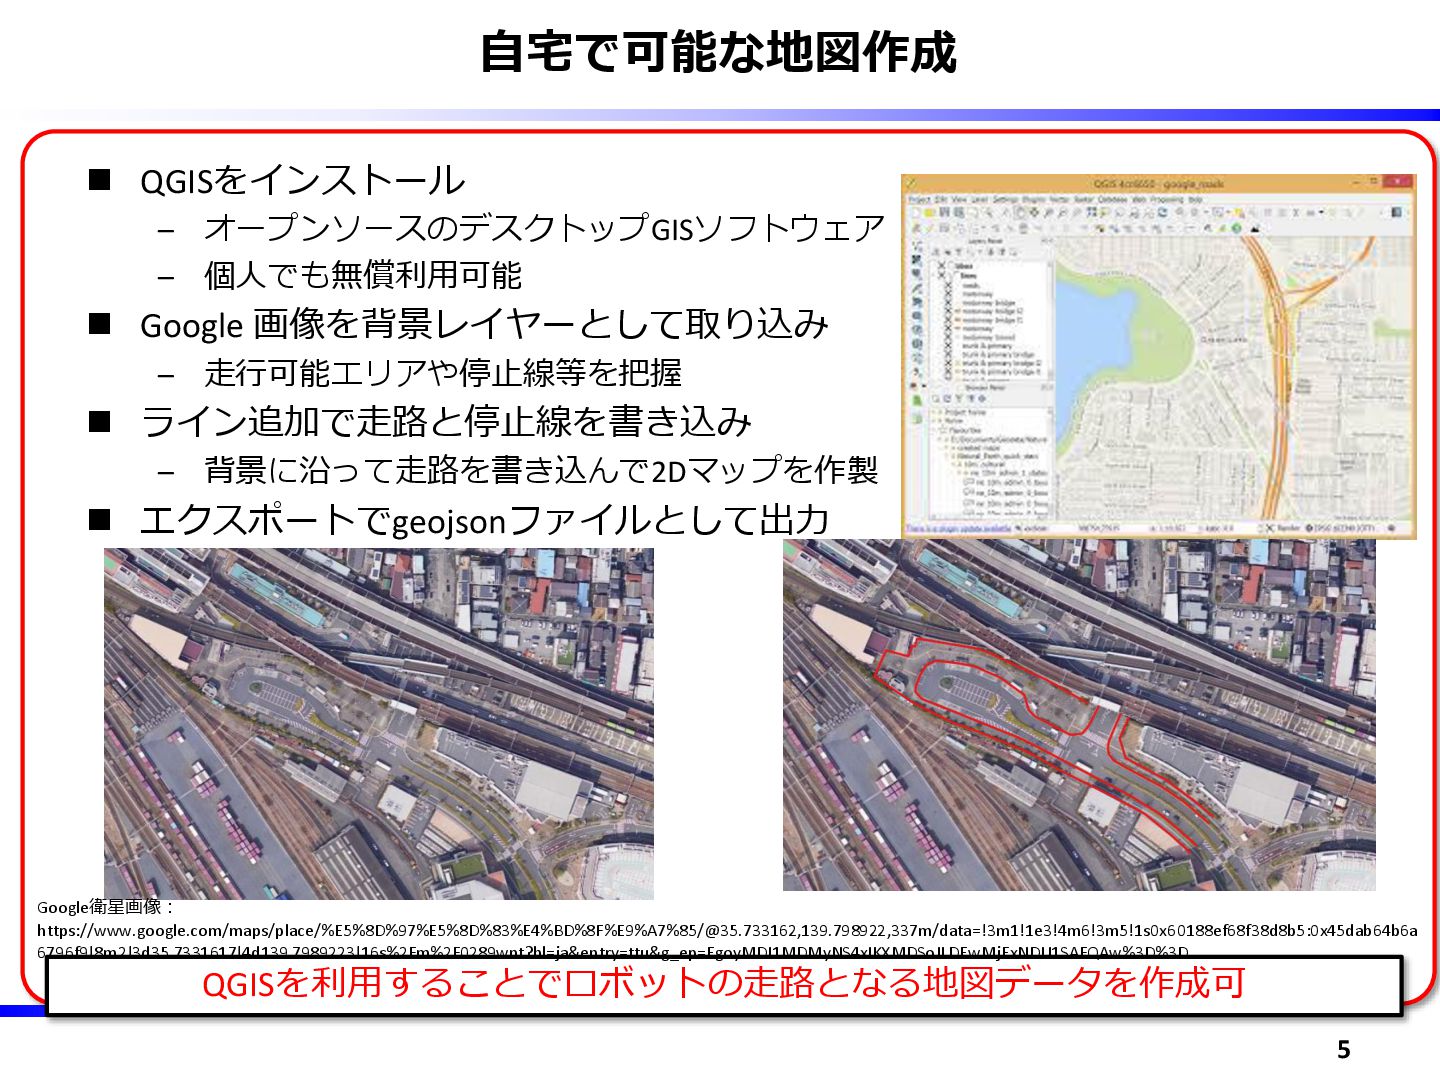
自宅で可能な地図作成 ◼ QGISをインストール – オープンソースのデスクトップGISソフトウェア – 個人でも無償利用可能 ◼ Google 画像を背景レイヤーとして取り込み
– 走行可能エリアや停止線等を把握 ◼ ライン追加で走路と停止線を書き込み – 背景に沿って走路を書き込んで2Dマップを作製 ◼ エクスポートでgeojsonファイルとして出力 5 QGISを利用することでロボットの走路となる地図データを作成可 Google衛星画像: https://www.google.com/maps/place/%E5%8D%97%E5%8D%83%E4%BD%8F%E9%A7%85/@35.733162,139.798922,337m/data=!3m1!1e3!4m6!3m5!1s0x60188ef68f38d8b5:0x45dab64b6a 6796f9!8m2!3d35.7331617!4d139.7989223!16s%2Fm%2F0289wnt?hl=ja&entry=ttu&g_ep=EgoyMDI1MDMyNS4xIKXMDSoJLDEwMjExNDU1SAFQAw%3D%3D
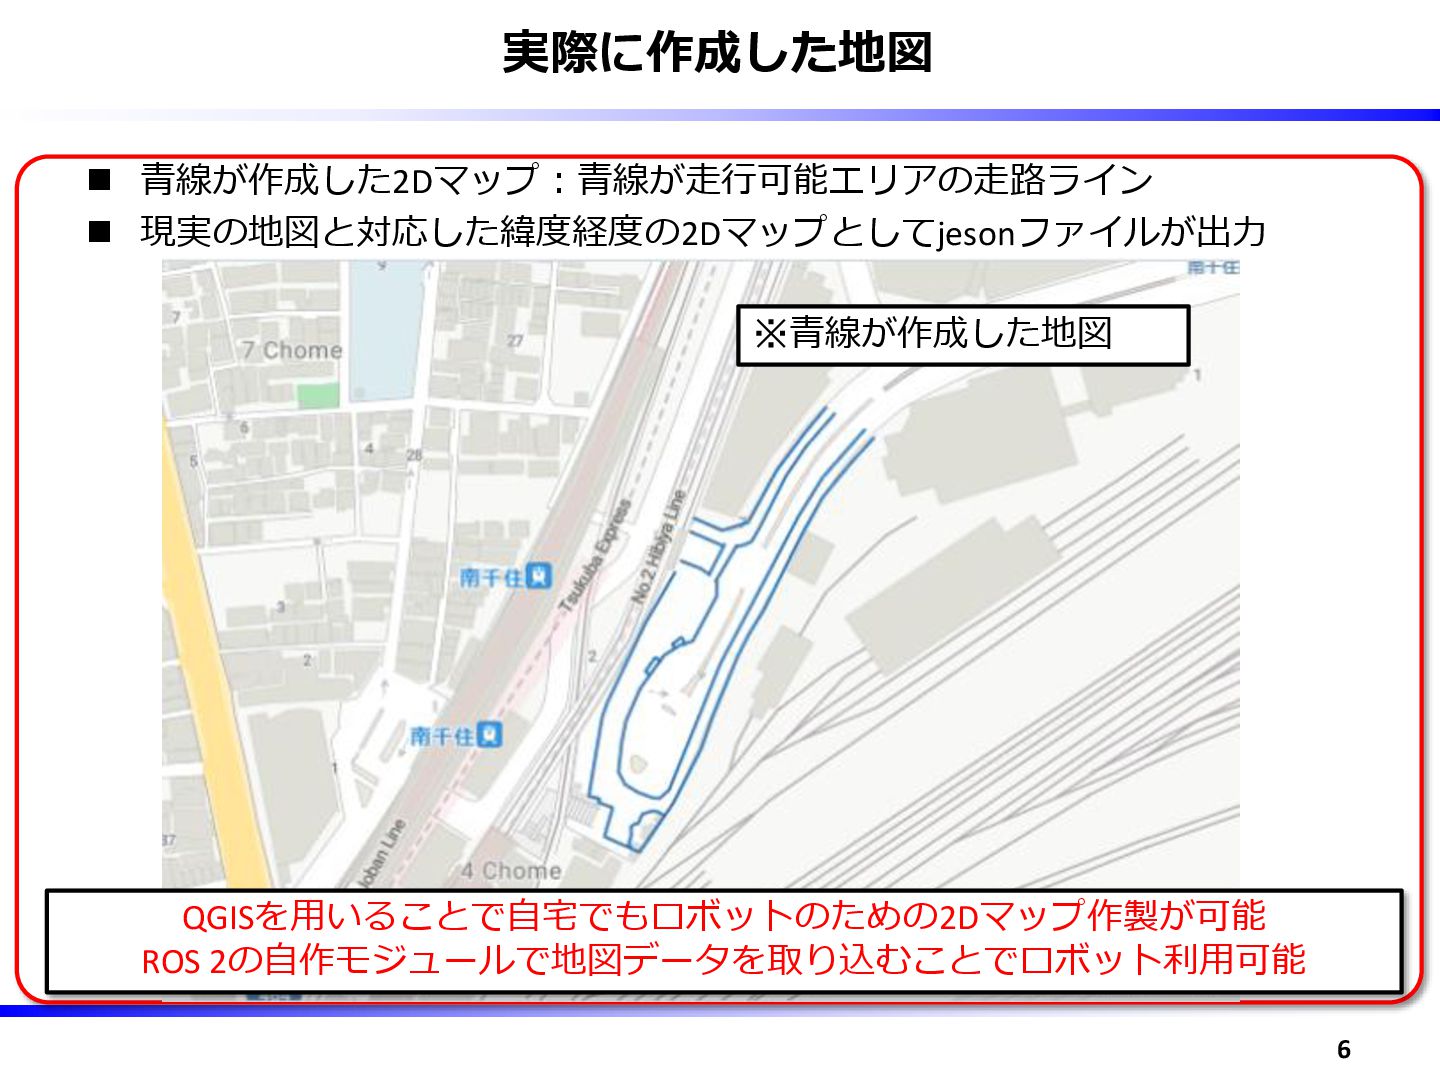
実際に作成した地図 ◼ 青線が作成した2Dマップ:青線が走行可能エリアの走路ライン ◼ 現実の地図と対応した緯度経度の2Dマップとしてjesonファイルが出力 6 QGISを用いることで自宅でもロボットのための2Dマップ作製が可能 ROS 2の自作モジュールで地図データを取り込むことでロボット利用可能 ※青線が作成した地図
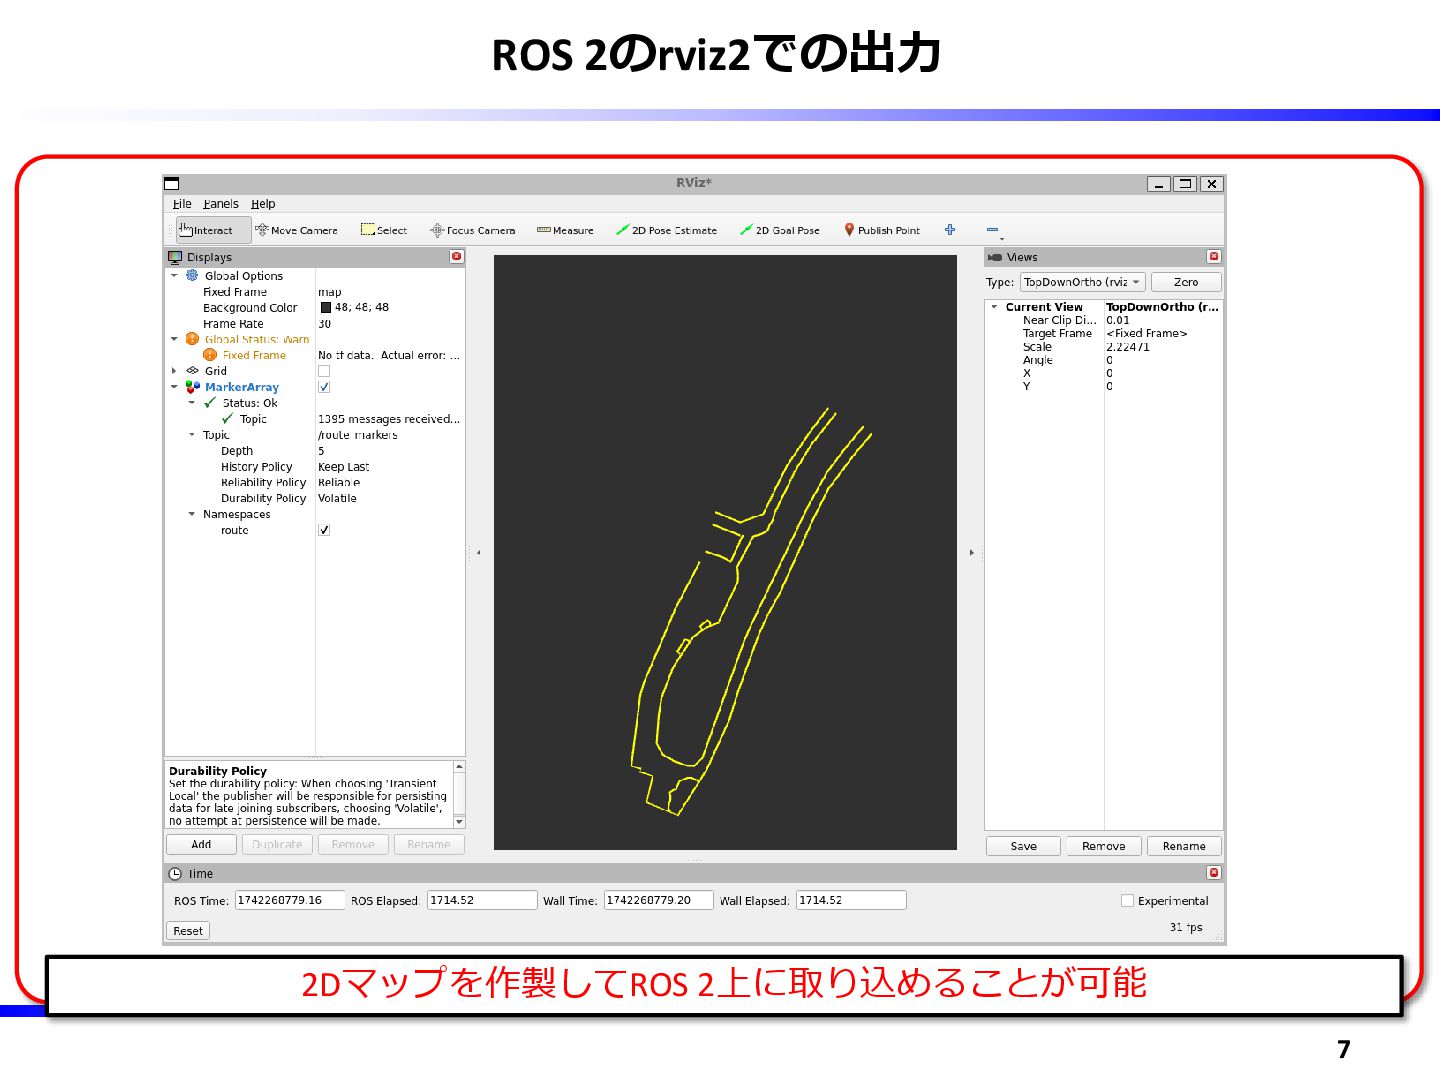
ROS 2のrviz2での出力 7 2Dマップを作製してROS 2上に取り込めることが可能
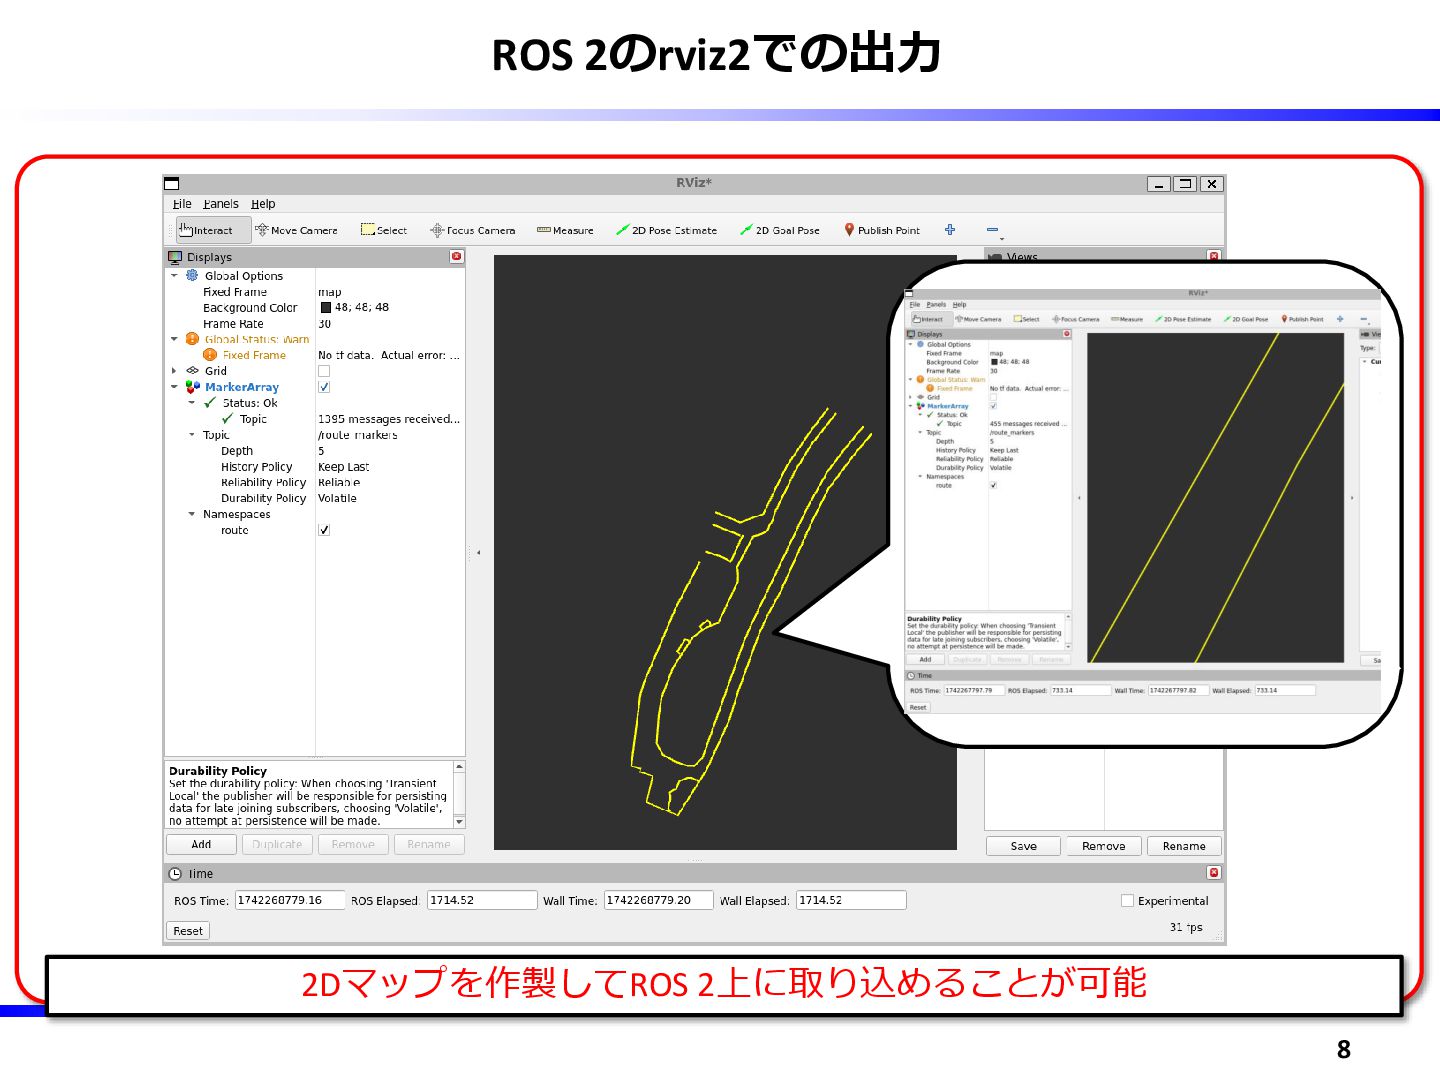
ROS 2のrviz2での出力 8 2Dマップを作製してROS 2上に取り込めることが可能
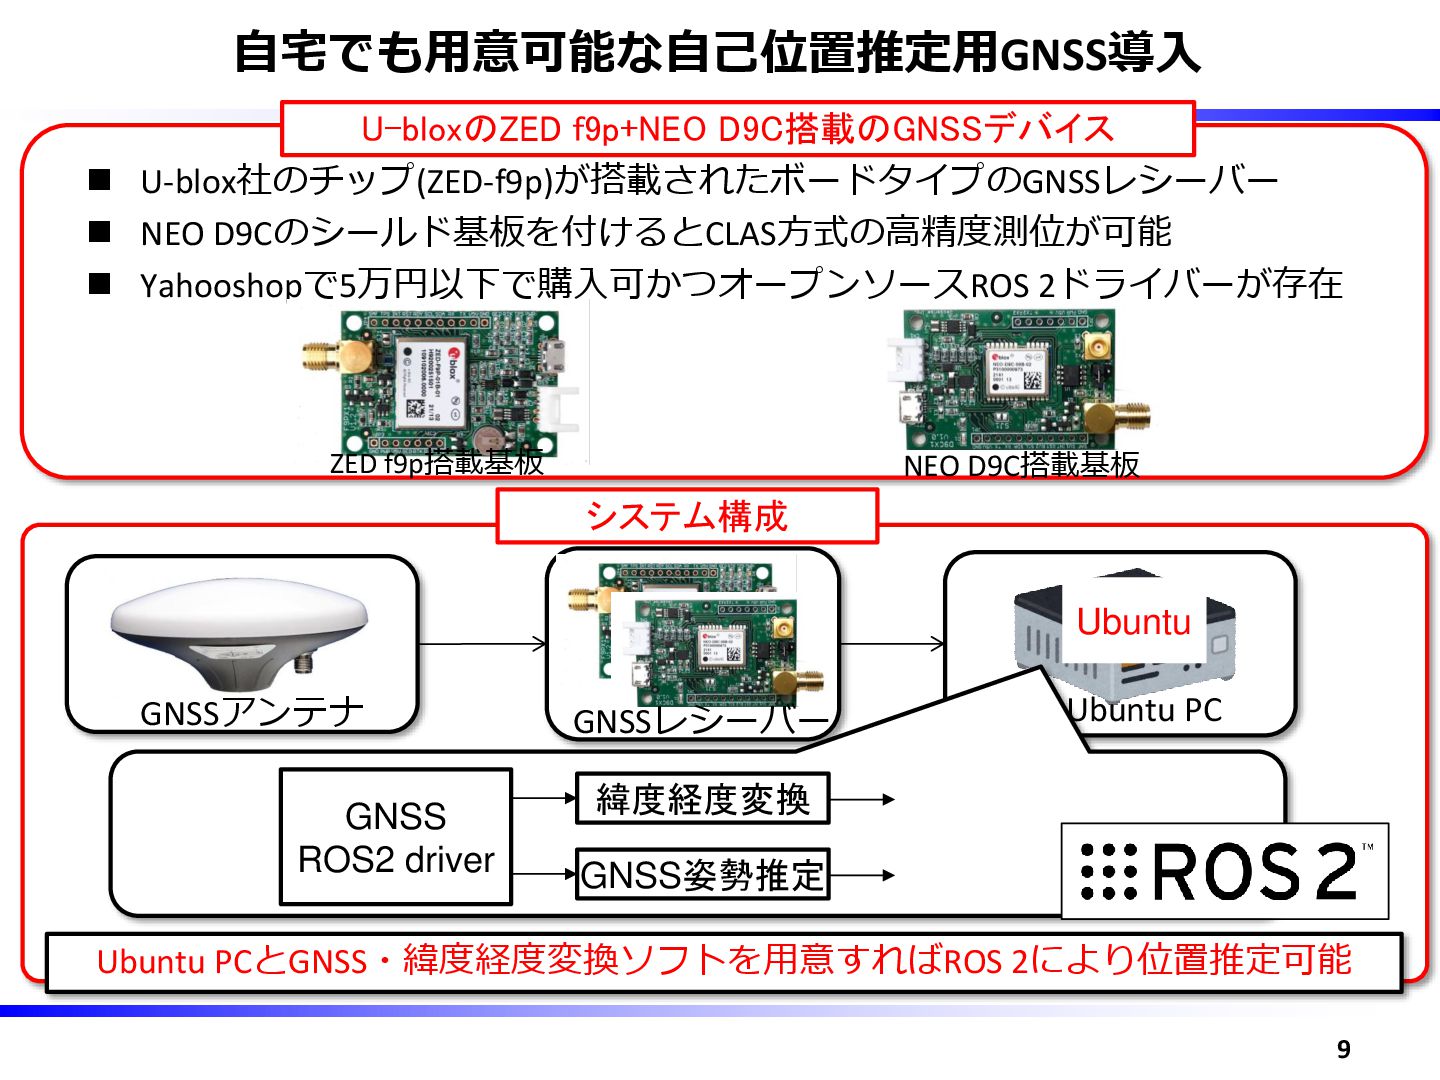
自宅でも用意可能な自己位置推定用GNSS導入 ◼ U-blox社のチップ(ZED-f9p)が搭載されたボードタイプのGNSSレシーバー ◼ NEO D9Cのシールド基板を付けるとCLAS方式の高精度測位が可能 ◼ Yahooshopで5万円以下で購入可かつオープンソースROS 2ドライバーが存在 9
U-bloxのZED f9p+NEO D9C搭載のGNSSデバイス システム構成 Ubuntu PCとGNSS・緯度経度変換ソフトを用意すればROS 2により位置推定可能 Ubuntu GNSS ROS2 driver 緯度経度変換 GNSS姿勢推定 GNSSアンテナ GNSSレシーバー Ubuntu PC ZED f9p搭載基板 NEO D9C搭載基板
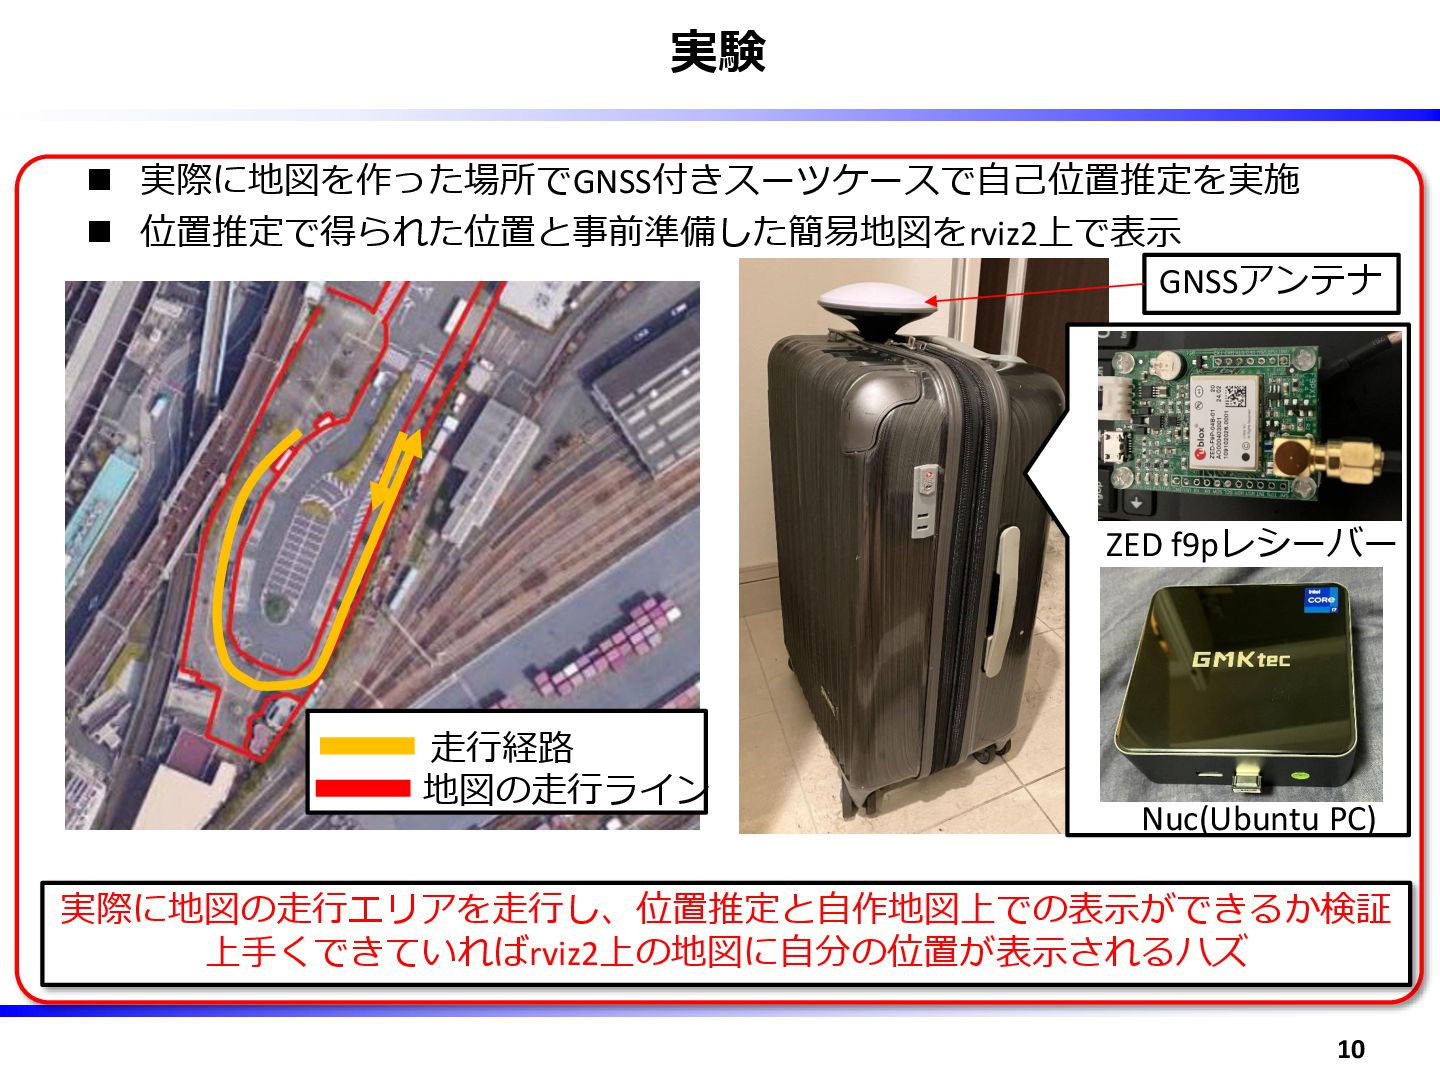
実験 ◼ 実際に地図を作った場所でGNSS付きスーツケースで自己位置推定を実施 ◼ 位置推定で得られた位置と事前準備した簡易地図をrviz2上で表示 10 実際に地図の走行エリアを走行し、位置推定と自作地図上での表示ができるか検証 上手くできていればrviz2上の地図に自分の位置が表示されるハズ 走行経路 ZED
f9pレシーバー Nuc(Ubuntu PC) 地図の走行ライン GNSSアンテナ
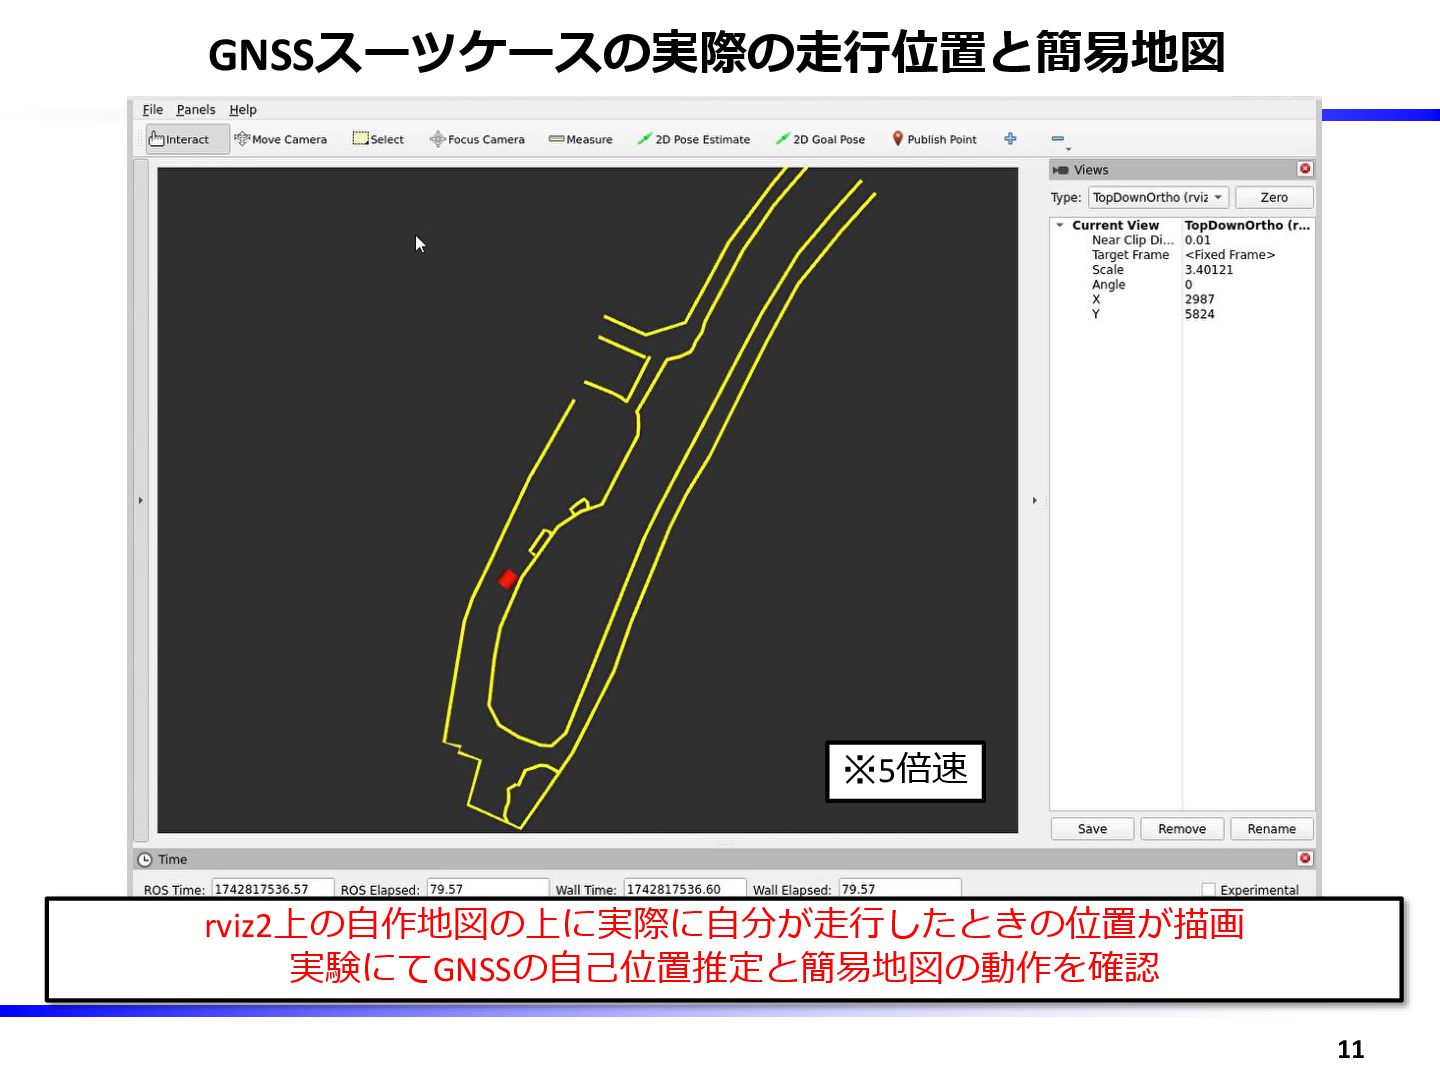
GNSSスーツケースの実際の走行位置と簡易地図 11 rviz2上の自作地図の上に実際に自分が走行したときの位置が描画 実験にてGNSSの自己位置推定と簡易地図の動作を確認 ※5倍速
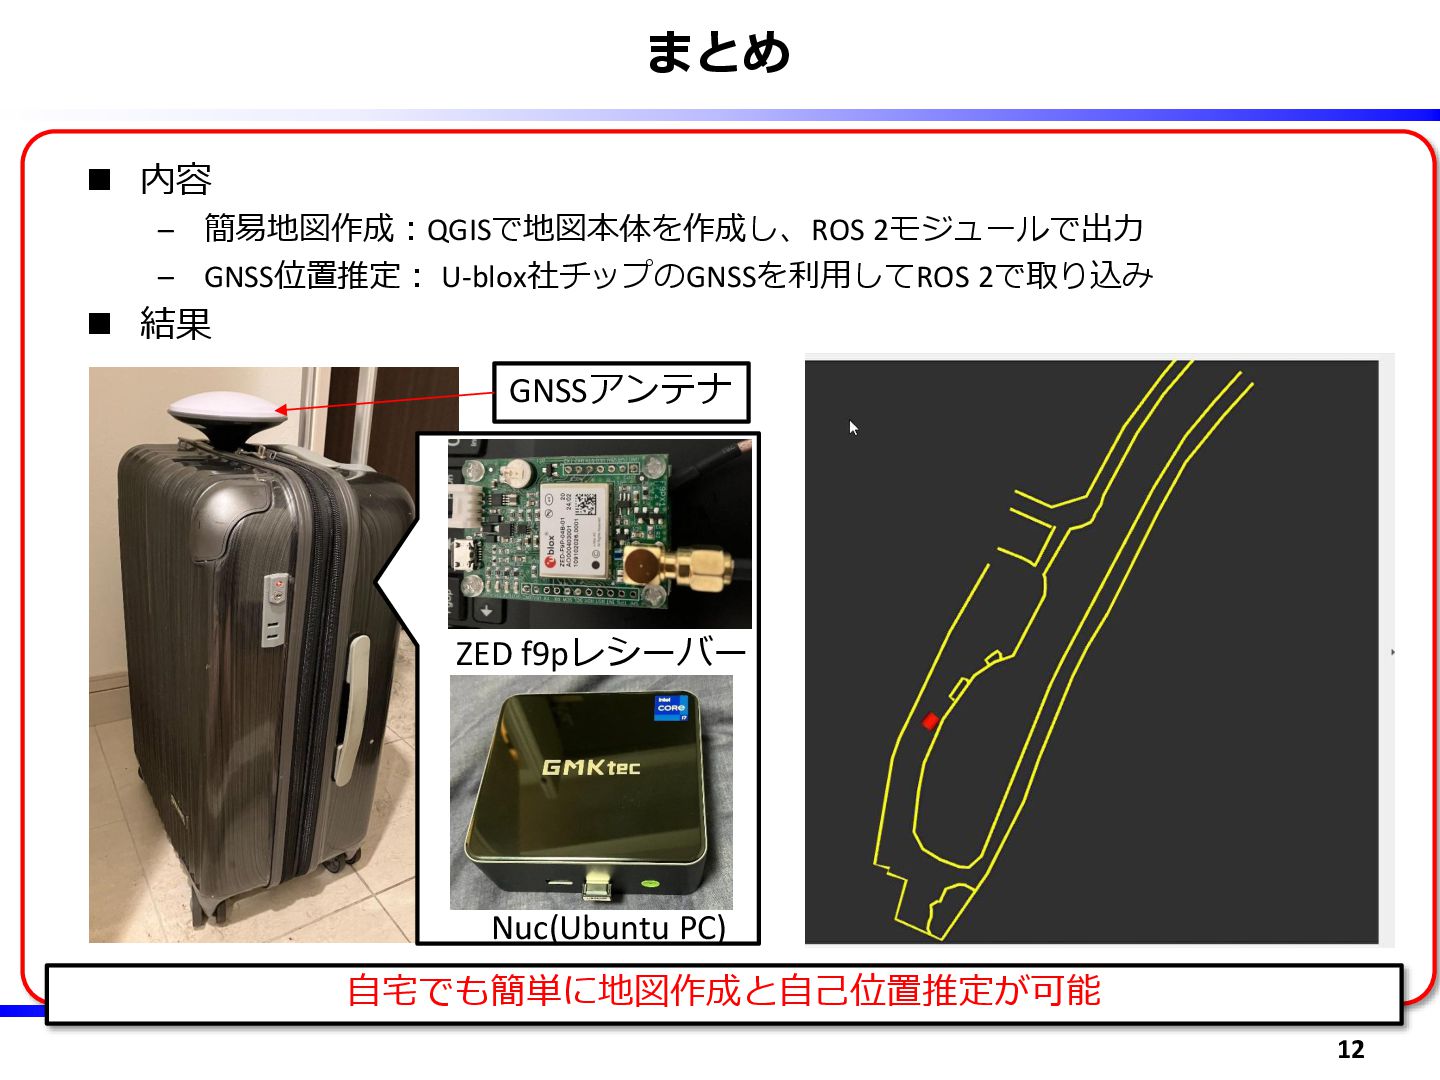
まとめ ◼ 内容 – 簡易地図作成:QGISで地図本体を作成し、ROS 2モジュールで出力 – GNSS位置推定: U-blox社チップのGNSSを利用してROS 2で取り込み
◼ 結果 12 ZED f9pレシーバー Nuc(Ubuntu PC) GNSSアンテナ 自宅でも簡単に地図作成と自己位置推定が可能
ご清聴ありがとうございました 13


 karicontrol
 honzajavorek
 rmw
 chikuwait
 tammyeverts
 cassininazir
 techseoconnect
 akosma
 retrage
 jonoalderson
 greggifford
 codingconduct
 tomoyanonymous