Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
自律移動ロボットの安全機構のためのLiDARによる速度推定
Search
趣味メカトロエンジニア
July 18, 2025
1.5k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
自律移動ロボットの安全機構のためのLiDARによる速度推定
趣味メカトロエンジニア
July 18, 2025
More Decks by 趣味メカトロエンジニア
See All by 趣味メカトロエンジニア
構内・限定領域における自律移動・自動運転向けナビゲーションベクターマップの自動生成
karicontrol
0
440
家庭で作る自律移動モビリティのLiDAR自己位置推定
karicontrol
0
540
屋外ROS 2ロボットのための車輪速を用いないGNSS・IMU車速推定
karicontrol
0
1.3k
ROS 2ロボットのための簡易地図作成とGNSS自己位置推定
karicontrol
0
1k
Featured
See All Featured
The Curious Case for Waylosing
cassininazir
1
540
The Straight Up "How To Draw Better" Workshop
denniskardys
239
140k
Mozcon NYC 2025: Stop Losing SEO Traffic
samtorres
1
560
Un-Boring Meetings
codingconduct
0
430
Large-scale JavaScript Application Architecture
addyosmani
515
110k
Building AI with AI
inesmontani
PRO
1
1.3k
Avoiding the “Bad Training, Faster” Trap in the Age of AI
tmiket
0
250
Navigating the moral maze — ethical principles for Al-driven product design
skipperchong
2
580
WENDY [Excerpt]
tessaabrams
14
39k
A brief & incomplete history of UX Design for the World Wide Web: 1989–2019
jct
2
510
We Have a Design System, Now What?
morganepeng
55
8.3k
AI: The stuff that nobody shows you
jnunemaker
PRO
10
1.1k
Transcript
自律移動ロボットの安全機構のためのLiDARによる速度推定 〇元制御系エンジニア( X(旧Twitter):@KariControl) 2025/07/19 FA設備技術勉強会 ※所属先企業とは一切関係ありません。個人としての発表です。
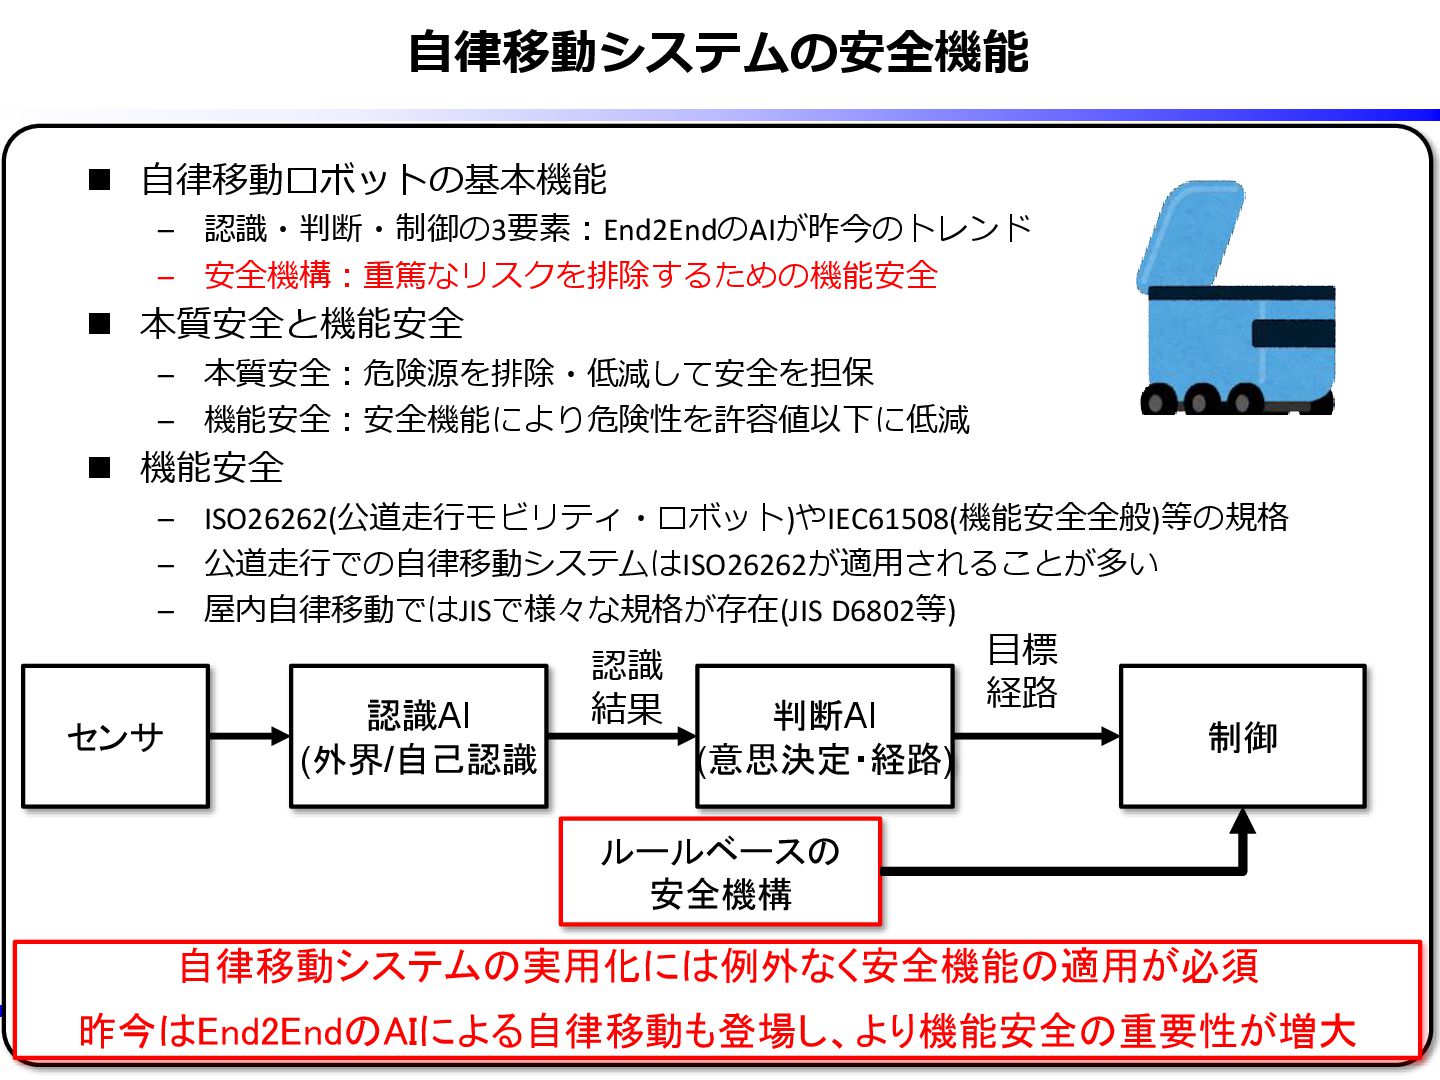
自律移動システムの安全機能 ◼ 自律移動ロボットの基本機能 – 認識・判断・制御の3要素:End2EndのAIが昨今のトレンド – 安全機構:重篤なリスクを排除するための機能安全 ◼ 本質安全と機能安全 –
本質安全:危険源を排除・低減して安全を担保 – 機能安全:安全機能により危険性を許容値以下に低減 ◼ 機能安全 – ISO26262(公道走行モビリティ・ロボット)やIEC61508(機能安全全般)等の規格 – 公道走行での自律移動システムはISO26262が適用されることが多い – 屋内自律移動ではJISで様々な規格が存在(JIS D6802等) 2 自律移動システムの実用化には例外なく安全機能の適用が必須 昨今はEnd2EndのAIによる自律移動も登場し、より機能安全の重要性が増大 認識AI (外界/自己認識 判断AI (意思決定・経路) 目標 経路 認識 結果 制御 ルールベースの 安全機構 センサ
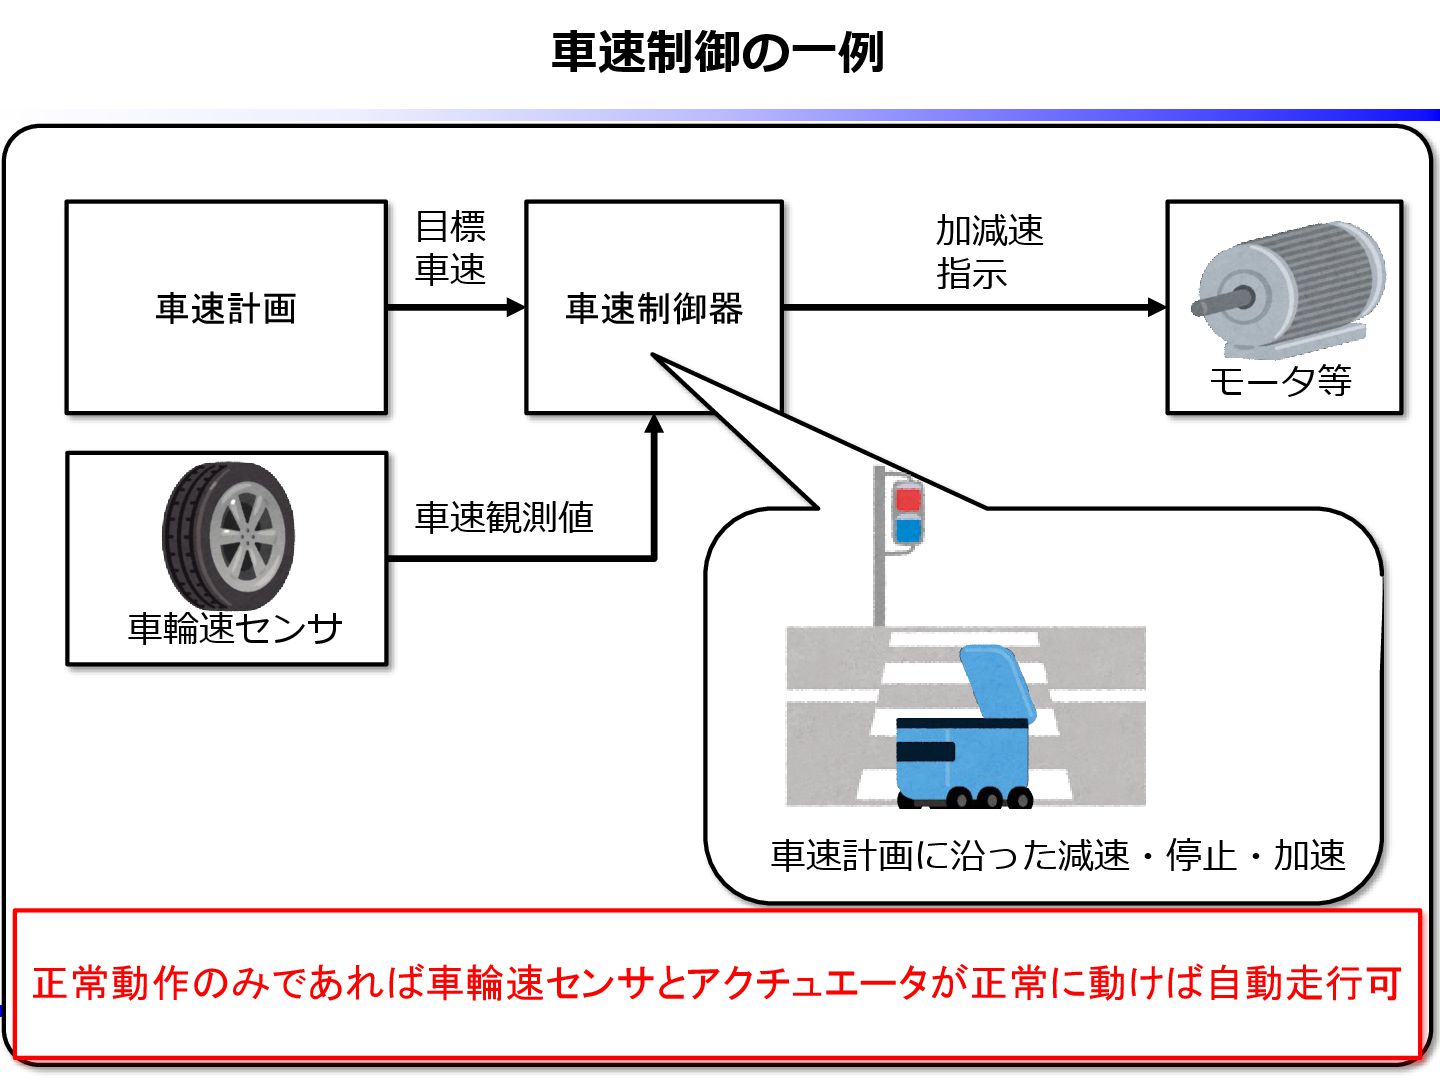
車速制御の一例 3 車速計画 車速制御器 加減速 指示 目標 車速 車速観測値 車輪速センサ
モータ等 正常動作のみであれば車輪速センサとアクチュエータが正常に動けば自動走行可 車速計画に沿った減速・停止・加速
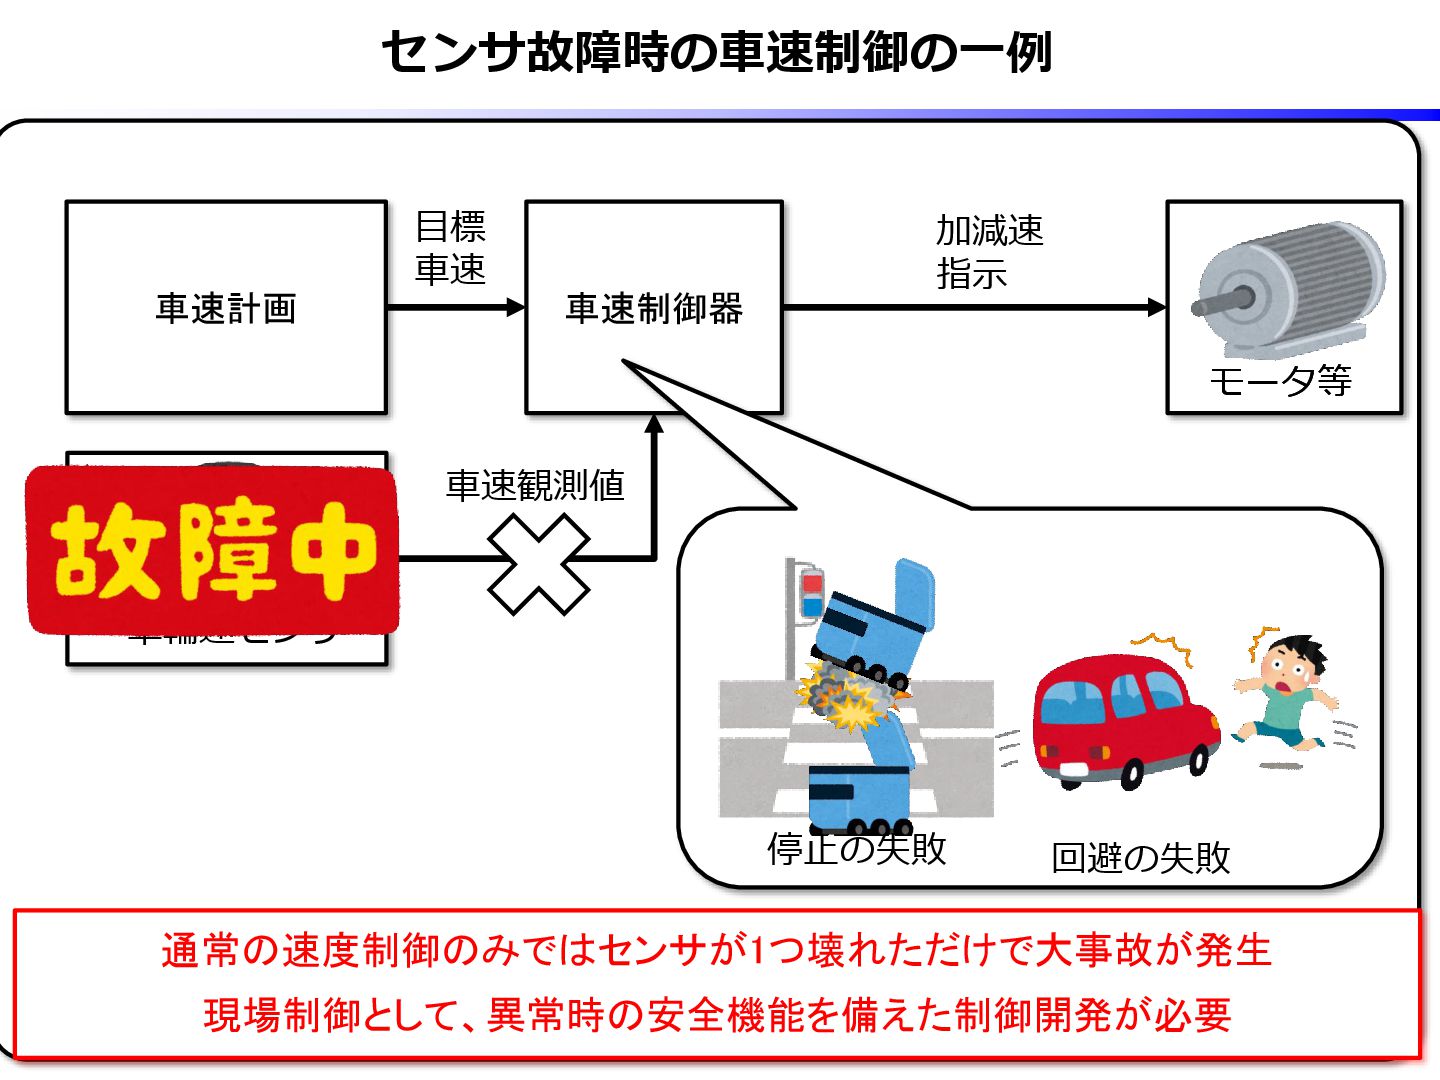
センサ故障時の車速制御の一例 4 車速計画 車速制御器 加減速 指示 目標 車速 車速観測値 車輪速センサ
モータ等 モータ等 通常の速度制御のみではセンサが1つ壊れただけで大事故が発生 現場制御として、異常時の安全機能を備えた制御開発が必要 停止の失敗 回避の失敗
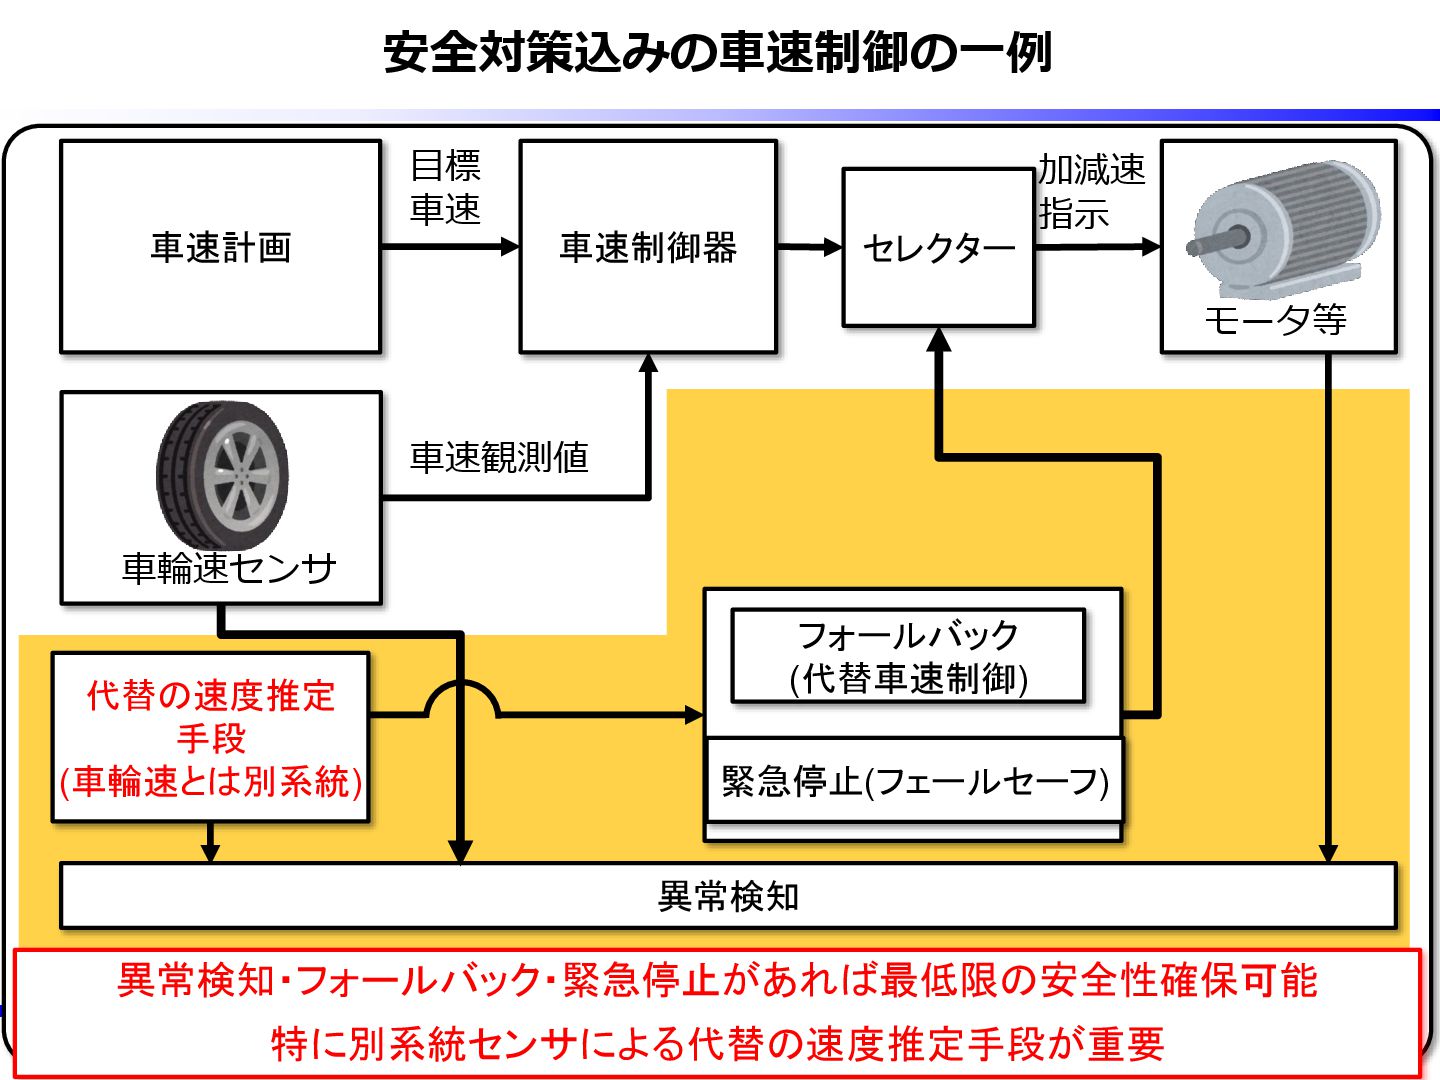
安全対策込みの車速制御の一例 5 車速計画 車速制御器 加減速 指示 目標 車速 車速観測値 車輪速センサ
モータ等 異常検知 フォールバック (代替車速制御) 緊急停止(フェールセーフ) 代替の速度推定 手段 (車輪速とは別系統) セレクター 異常検知・フォールバック・緊急停止があれば最低限の安全性確保可能 特に別系統センサによる代替の速度推定手段が重要
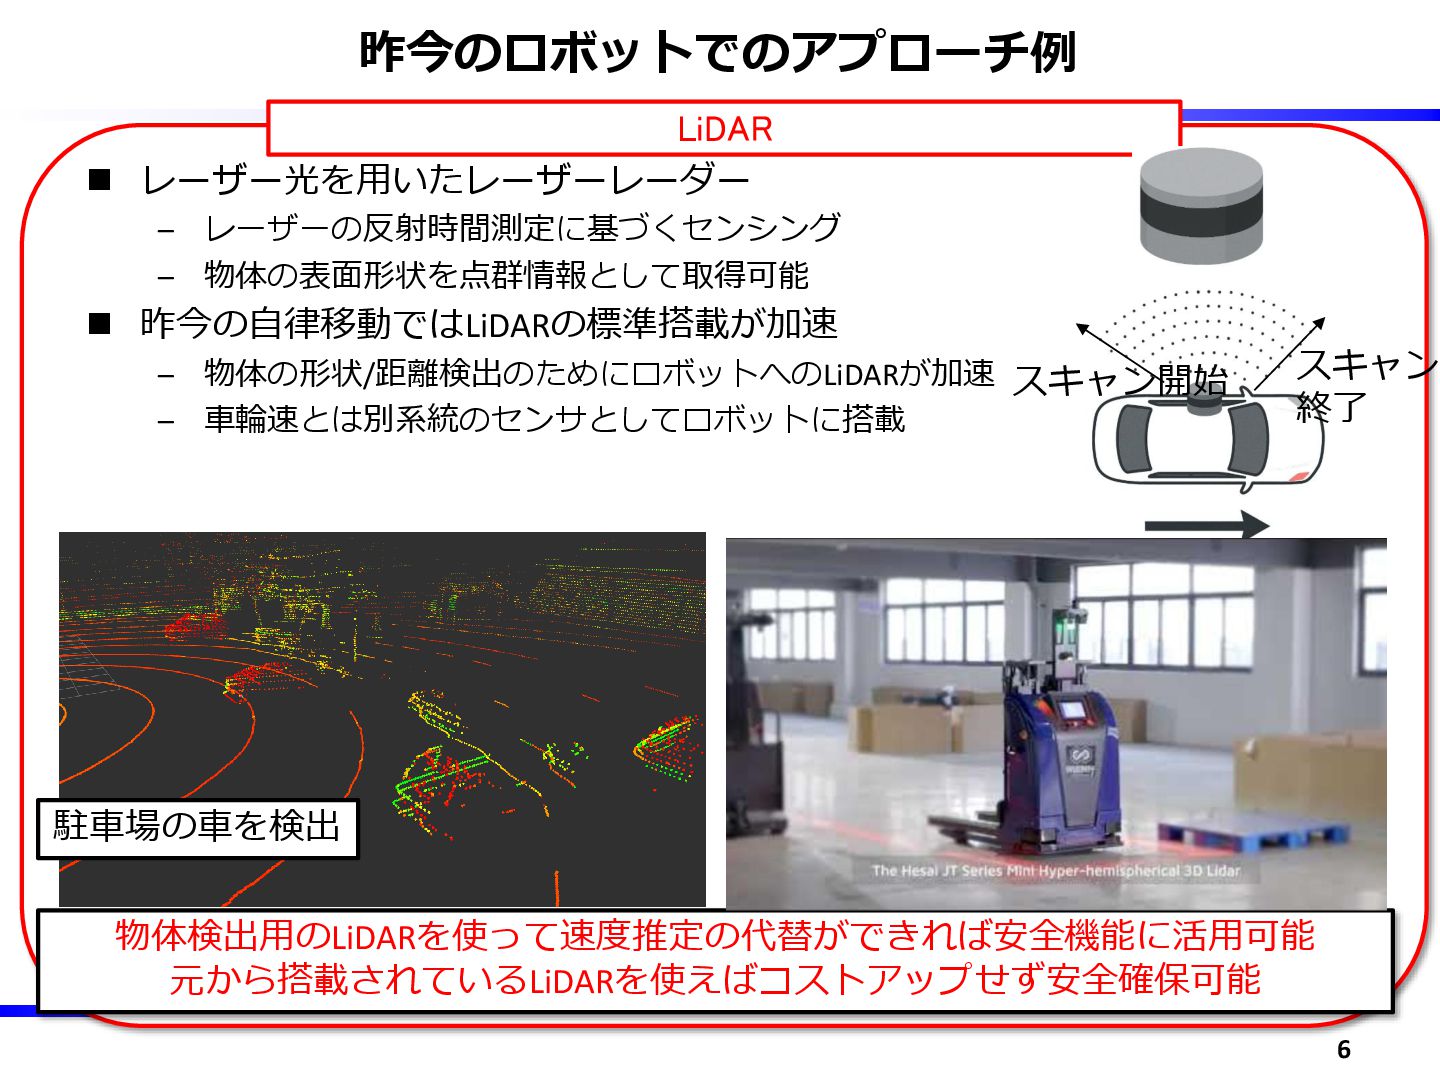
昨今のロボットでのアプローチ例 ◼ レーザー光を用いたレーザーレーダー – レーザーの反射時間測定に基づくセンシング – 物体の表面形状を点群情報として取得可能 ◼ 昨今の自律移動ではLiDARの標準搭載が加速 –
物体の形状/距離検出のためにロボットへのLiDARが加速 – 車輪速とは別系統のセンサとしてロボットに搭載 6 LiDAR 物体検出用のLiDARを使って速度推定の代替ができれば安全機能に活用可能 元から搭載されているLiDARを使えばコストアップせず安全確保可能 スキャン開始 スキャン 終了 駐車場の車を検出
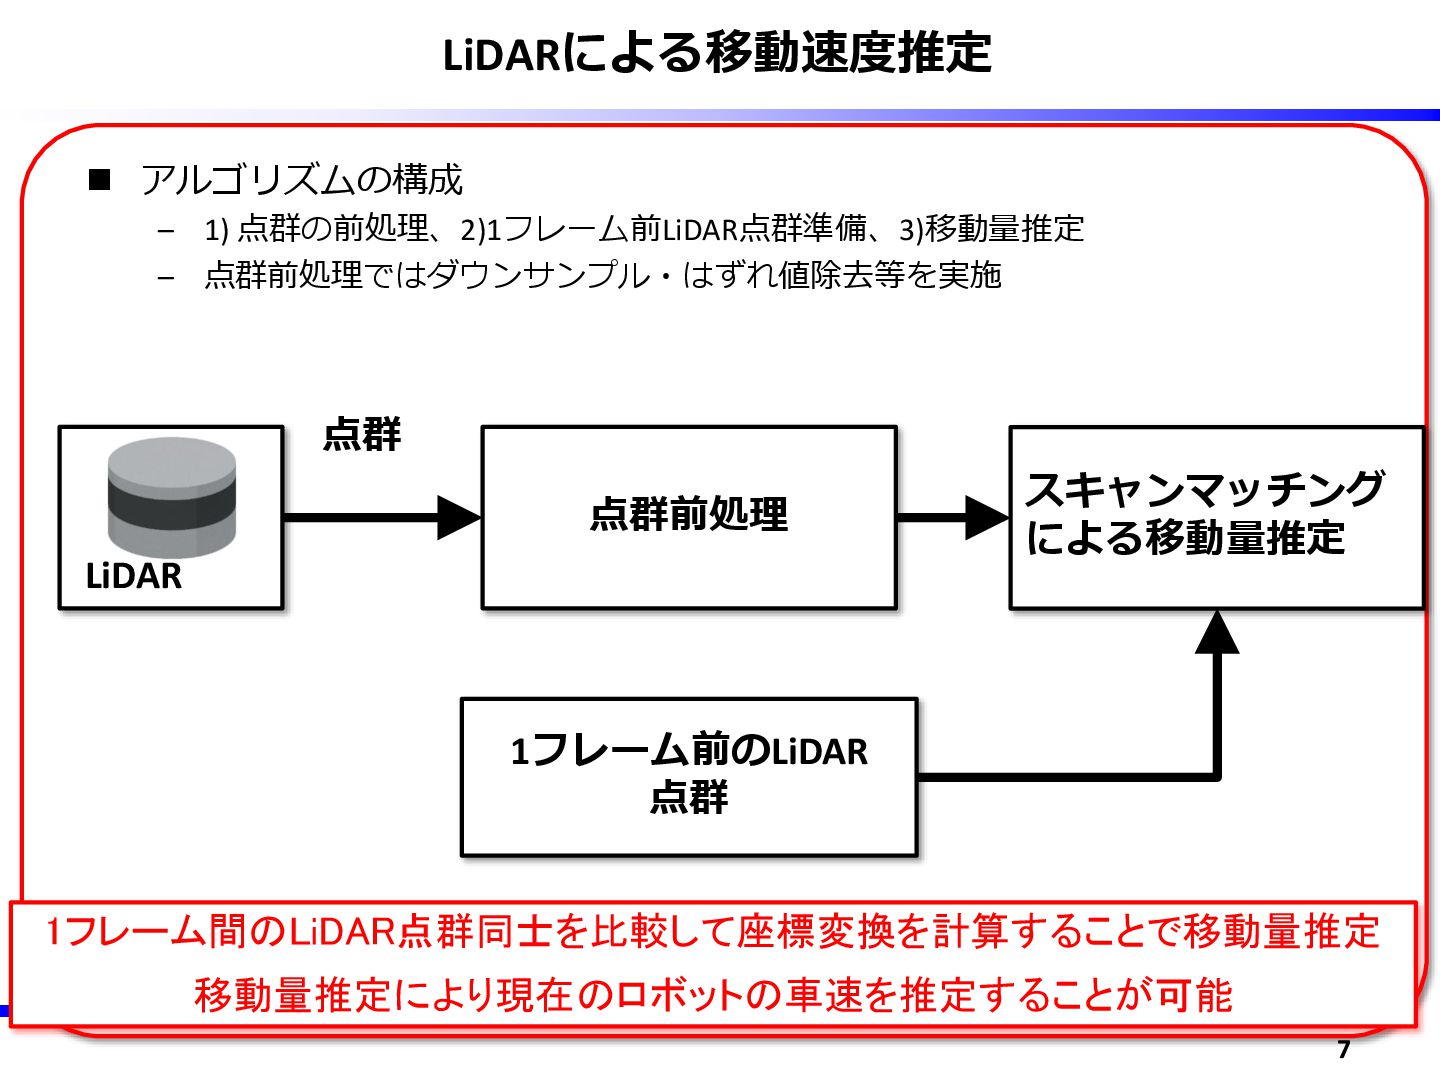
点群前処理 LiDAR 1フレーム前のLiDAR 点群 スキャンマッチング による移動量推定 点群 LiDARによる移動速度推定 ◼ アルゴリズムの構成
– 1) 点群の前処理、2)1フレーム前LiDAR点群準備、3)移動量推定 – 点群前処理ではダウンサンプル・はずれ値除去等を実施 7 1フレーム間のLiDAR点群同士を比較して座標変換を計算することで移動量推定 移動量推定により現在のロボットの車速を推定することが可能
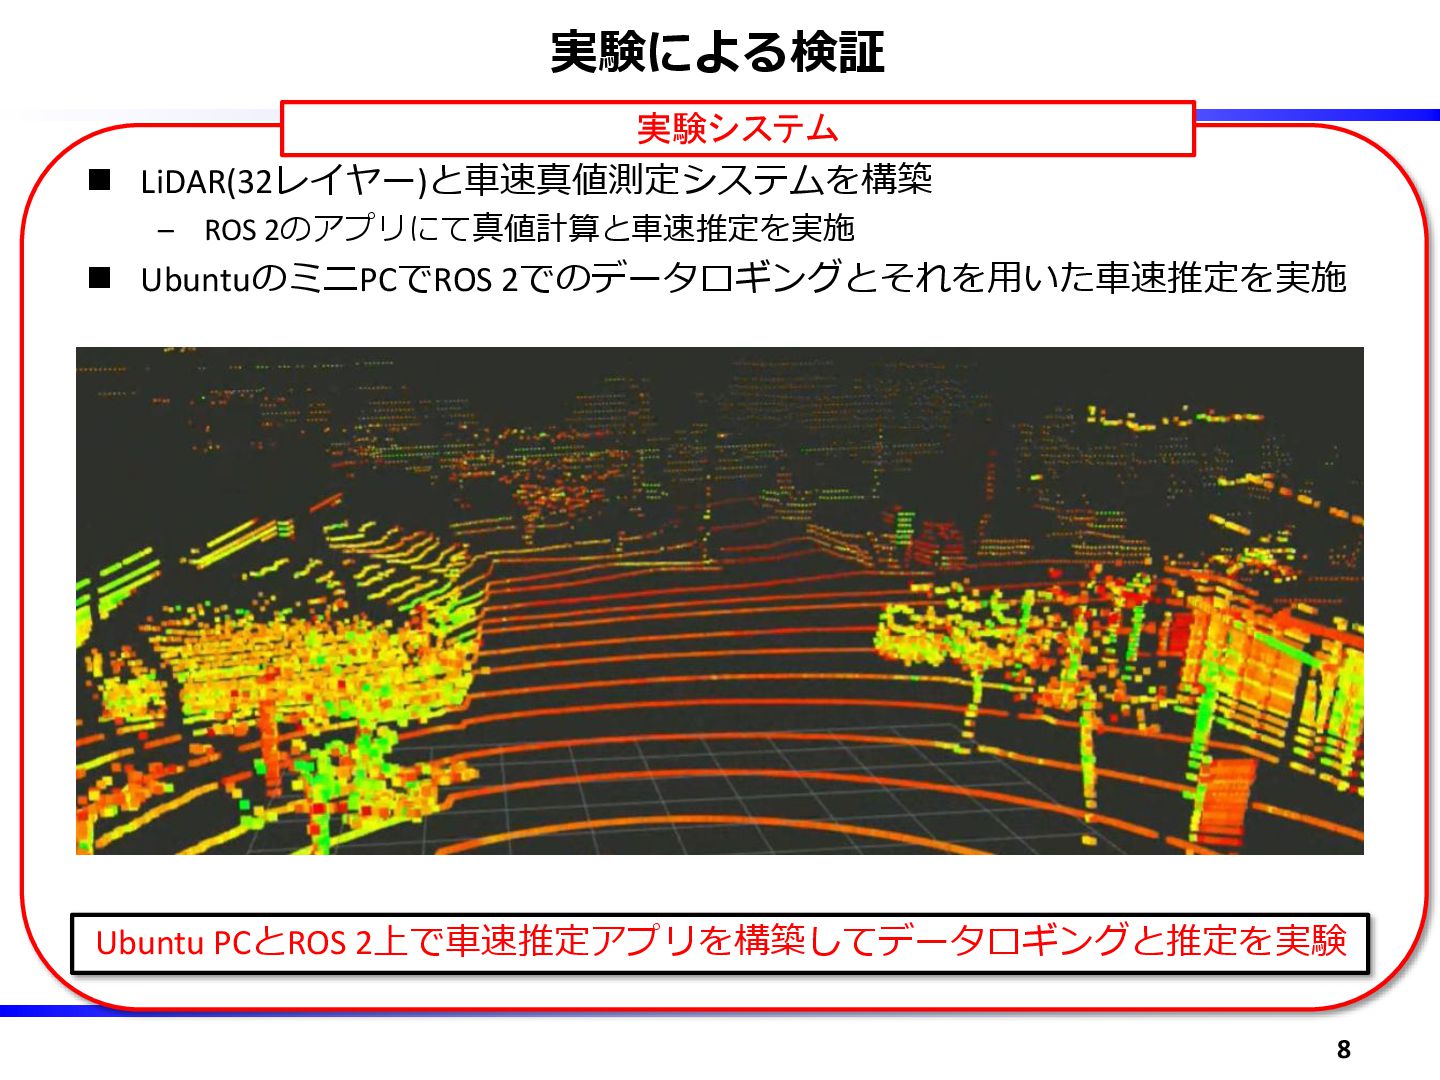
実験による検証 ◼ LiDAR(32レイヤー)と車速真値測定システムを構築 – ROS 2のアプリにて真値計算と車速推定を実施 ◼ UbuntuのミニPCでROS 2でのデータロギングとそれを用いた車速推定を実施 8
実験システム Ubuntu PCとROS 2上で車速推定アプリを構築してデータロギングと推定を実験
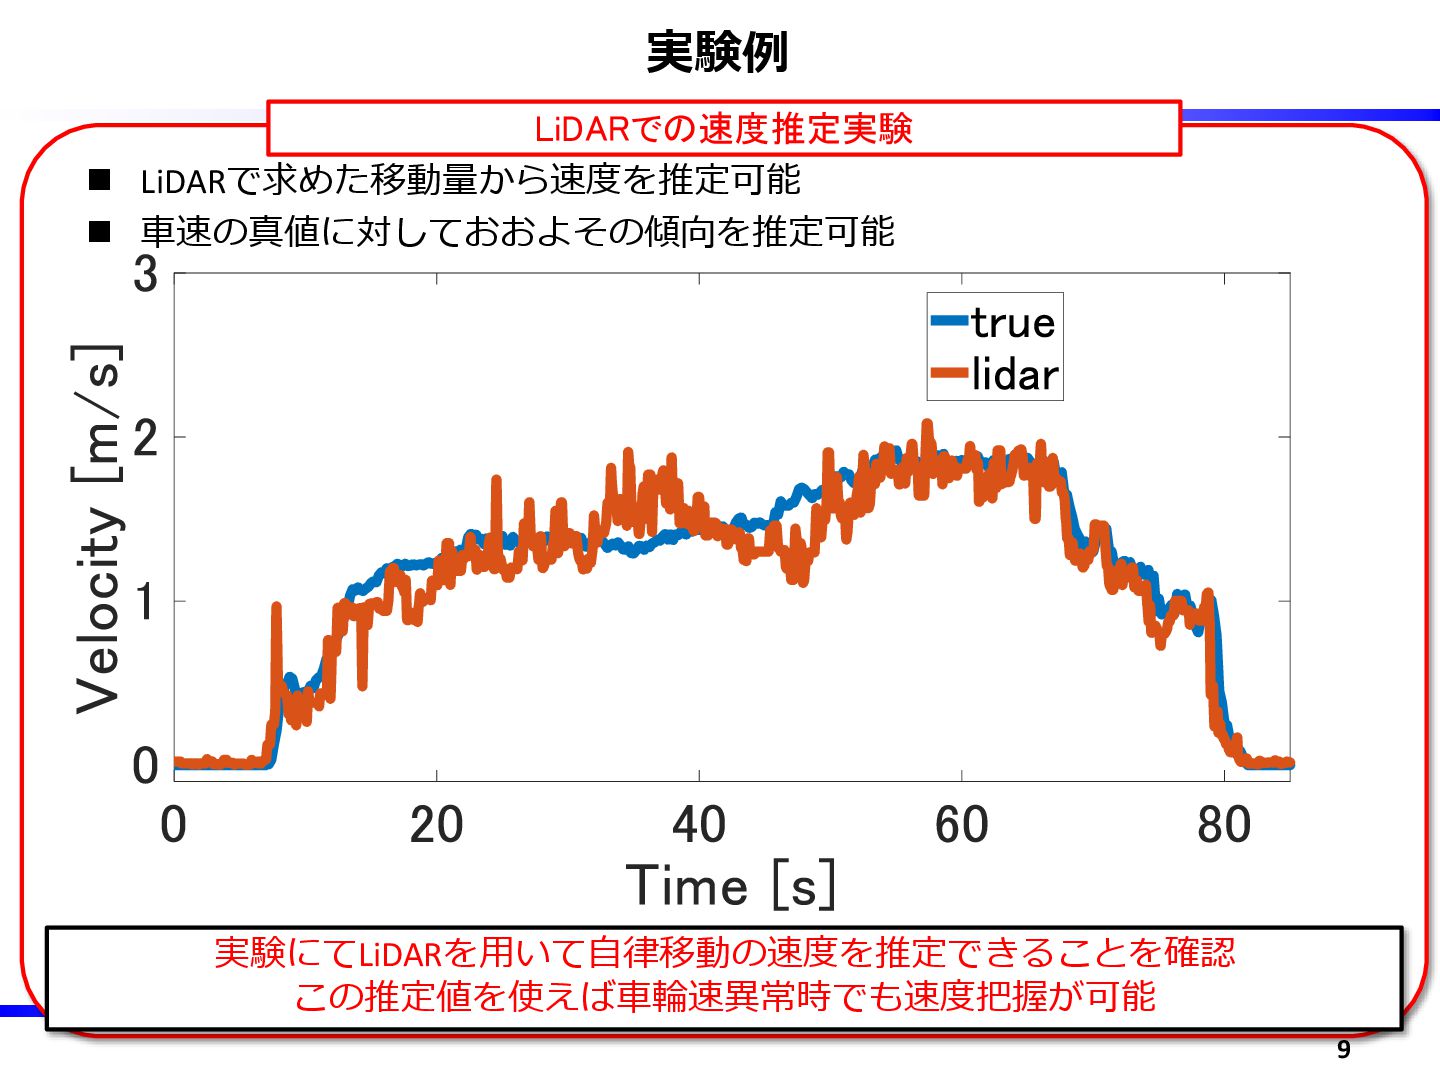
実験例 ◼ LiDARで求めた移動量から速度を推定可能 ◼ 車速の真値に対しておおよその傾向を推定可能 9 LiDARでの速度推定実験 実験にてLiDARを用いて自律移動の速度を推定できることを確認 この推定値を使えば車輪速異常時でも速度把握が可能
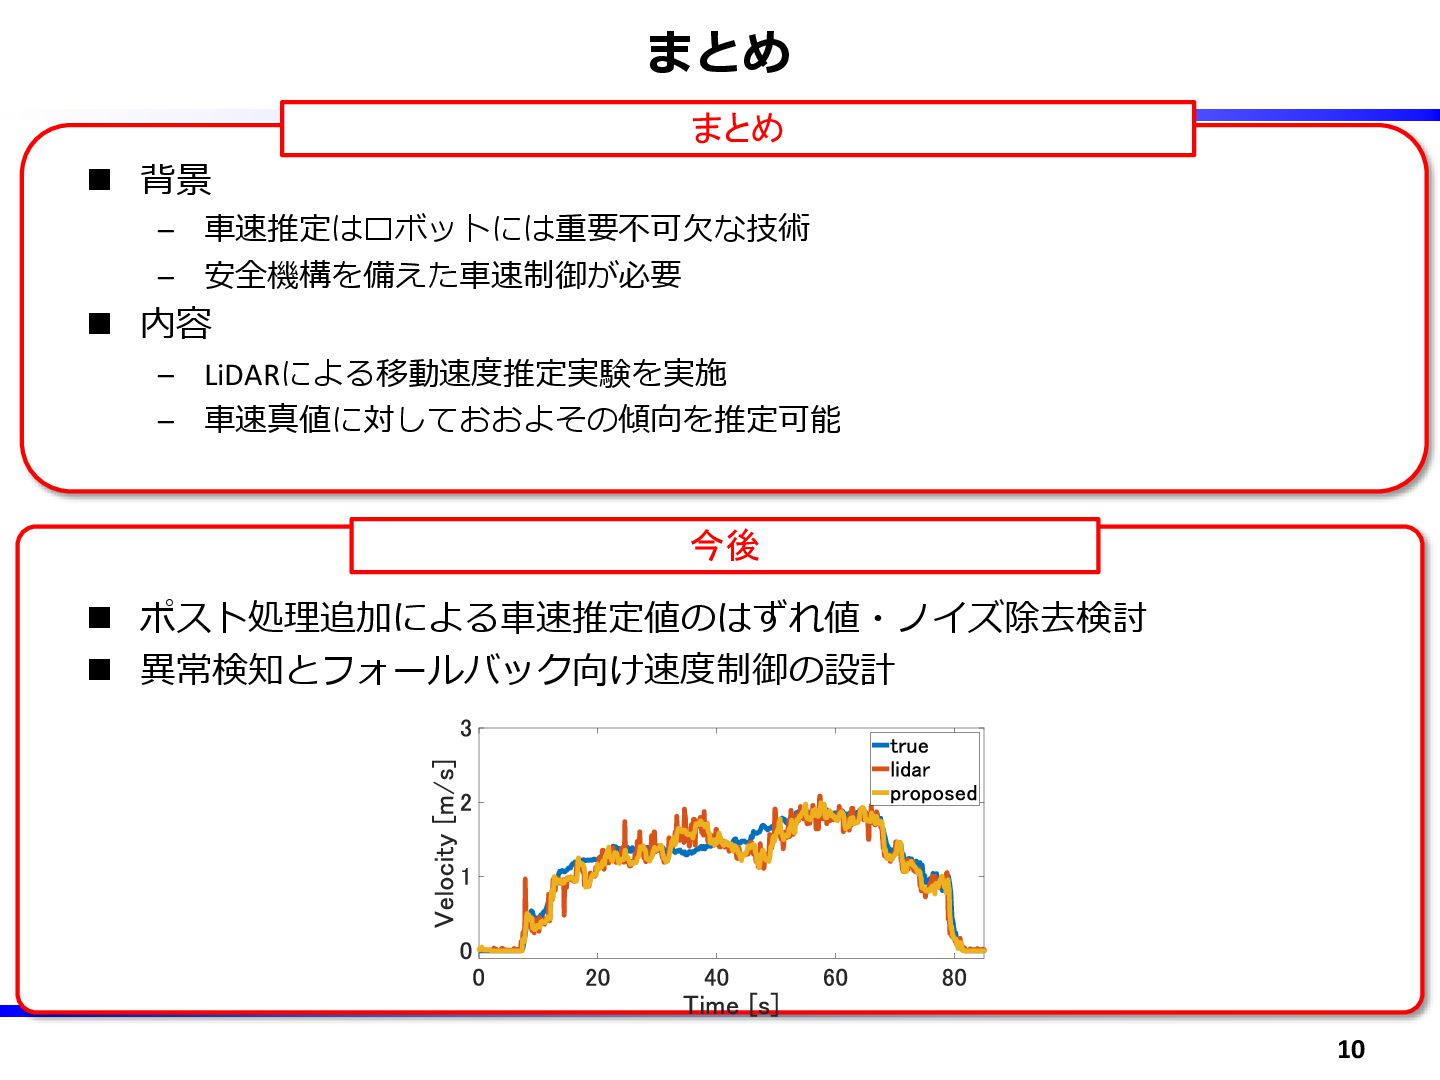
まとめ ◼ 背景 – 車速推定はロボットには重要不可欠な技術 – 安全機構を備えた車速制御が必要 ◼ 内容 –
LiDARによる移動速度推定実験を実施 – 車速真値に対しておおよその傾向を推定可能 ◼ ポスト処理追加による車速推定値のはずれ値・ノイズ除去検討 ◼ 異常検知とフォールバック向け速度制御の設計 10 まとめ 今後
ご清聴ありがとうございました 11


 karicontrol
 cassininazir
 denniskardys
 samtorres
 codingconduct
 addyosmani
 inesmontani
 tmiket
 skipperchong
 tessaabrams
 jct
 morganepeng
 jnunemaker