Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
つくばチャレンジシンポジウム2016 - ROSの仕組みとつくばチャレンジにおけるその活用
Search
Kazuya N
January 06, 2016
280
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
つくばチャレンジシンポジウム2016 - ROSの仕組みとつくばチャレンジにおけるその活用
Kazuya N
January 06, 2016
Featured
See All Featured
The Anti-SEO Checklist Checklist. Pubcon Cyber Week
ryanjones
0
250
Accessibility Awareness
sabderemane
1
220
A better future with KSS
kneath
240
18k
Measuring Dark Social's Impact On Conversion and Attribution
stephenakadiri
2
290
Fantastic passwords and where to find them - at NoRuKo
philnash
52
3.9k
RailsConf & Balkan Ruby 2019: The Past, Present, and Future of Rails at GitHub
eileencodes
141
35k
StorybookのUI Testing Handbookを読んだ
zakiyama
31
6.9k
Navigating Algorithm Shifts & AI Overviews - #SMXNext
aleyda
1
1.6k
Lightning Talk: Beautiful Slides for Beginners
inesmontani
PRO
2
700
Building an army of robots
kneath
307
46k
brightonSEO & MeasureFest 2025 - Christian Goodrich - Winning strategies for Black Friday CRO & PPC
cargoodrich
3
850
Breaking role norms: Why Content Design is so much more than writing copy - Taylor Woolridge
uxyall
1
420
Transcript
ROSの仕組みと つくばチャレンジにおけるその 活用 千葉工業大学 ロボット設計制御研究室 ◦夏迫 和也, 井上 裕文, 霜村
瞭, 寺戸 翔太朗, 林原靖男
ROSとは • ロボット開発のための分散ソフトウェア フレームワーク – Stanford大AI Labによって2007年に開発 – 2013/2からOSRFが開発 •
各機能はプロセスとして独立 • 機能毎が疎に結合している
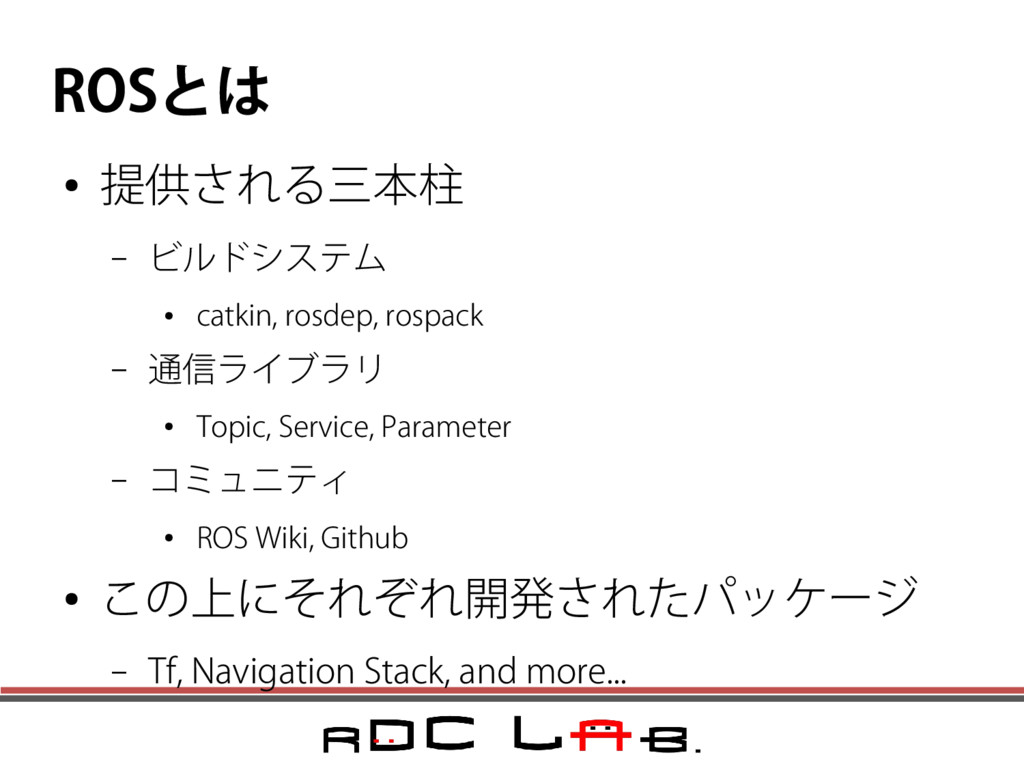
ROSとは • 提供される三本柱 – ビルドシステム • catkin, rosdep, rospack –
通信ライブラリ • Topic, Service, Parameter – コミュニティ • ROS Wiki, Github • この上にそれぞれ開発されたパッケージ – Tf, Navigation Stack, and more...
ROSとは • ロボット開発のための分散ソフトウェア フレームワーク – Stanford大AI Labによって2007年に開発 – 2013/2からOSRFが開発 •
各機能はプロセスとして独立 • 機能毎が疎に結合している
事例紹介 • DARPA Robitcs Challenge – 参加23チーム中nチームが使用 – 例) 東京大学
JSK •
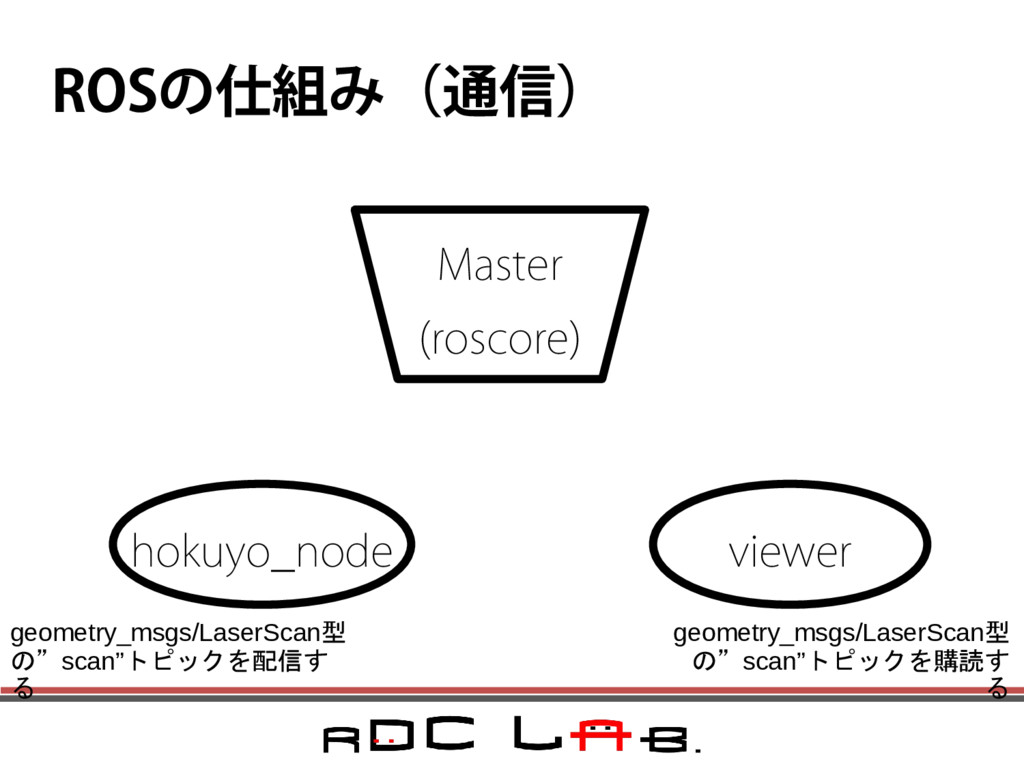
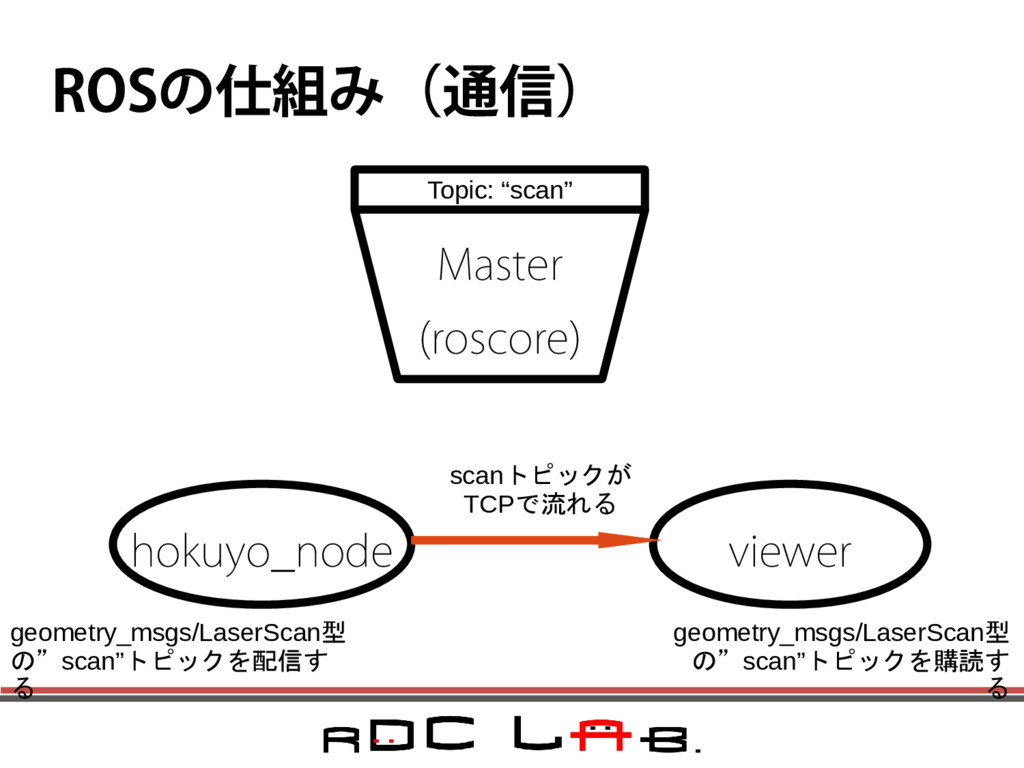
ROSの仕組み(通信) Master (roscore) hokuyo_node viewer geometry_msgs/LaserScan型 の”scan”トピックを配信す る geometry_msgs/LaserScan型 の”scan”トピックを購読す
る
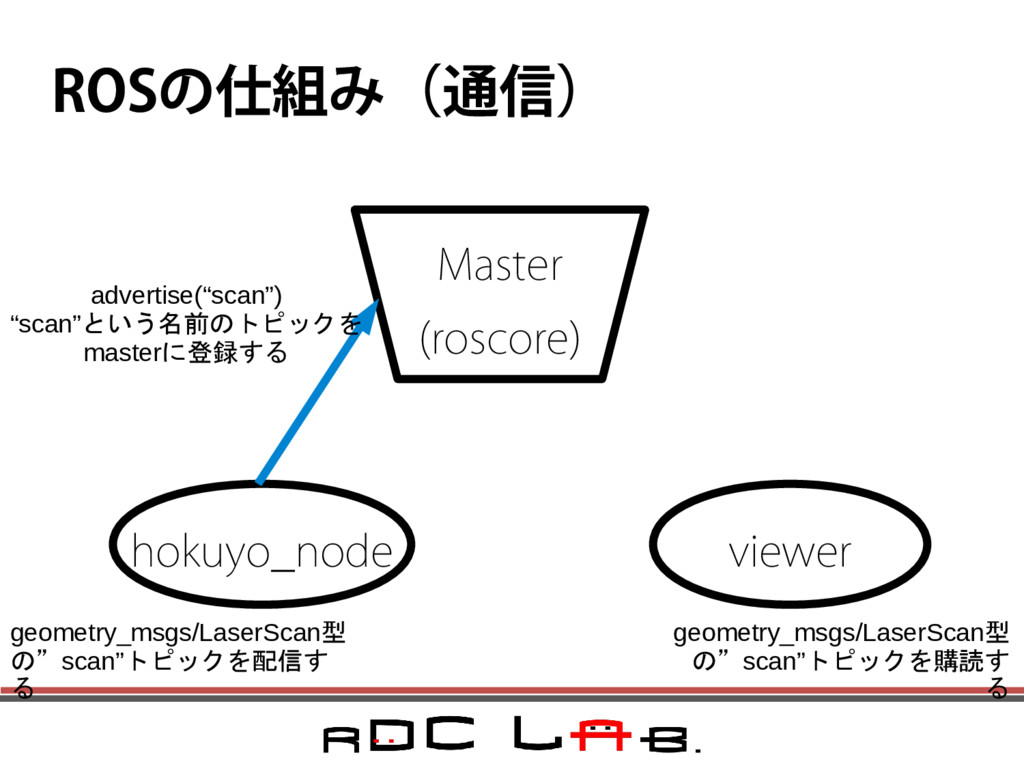
ROSの仕組み(通信) Master (roscore) hokuyo_node viewer geometry_msgs/LaserScan型 の”scan”トピックを配信す る geometry_msgs/LaserScan型 の”scan”トピックを購読す
る advertise(“scan”) “scan”という名前のトピックを masterに登録する
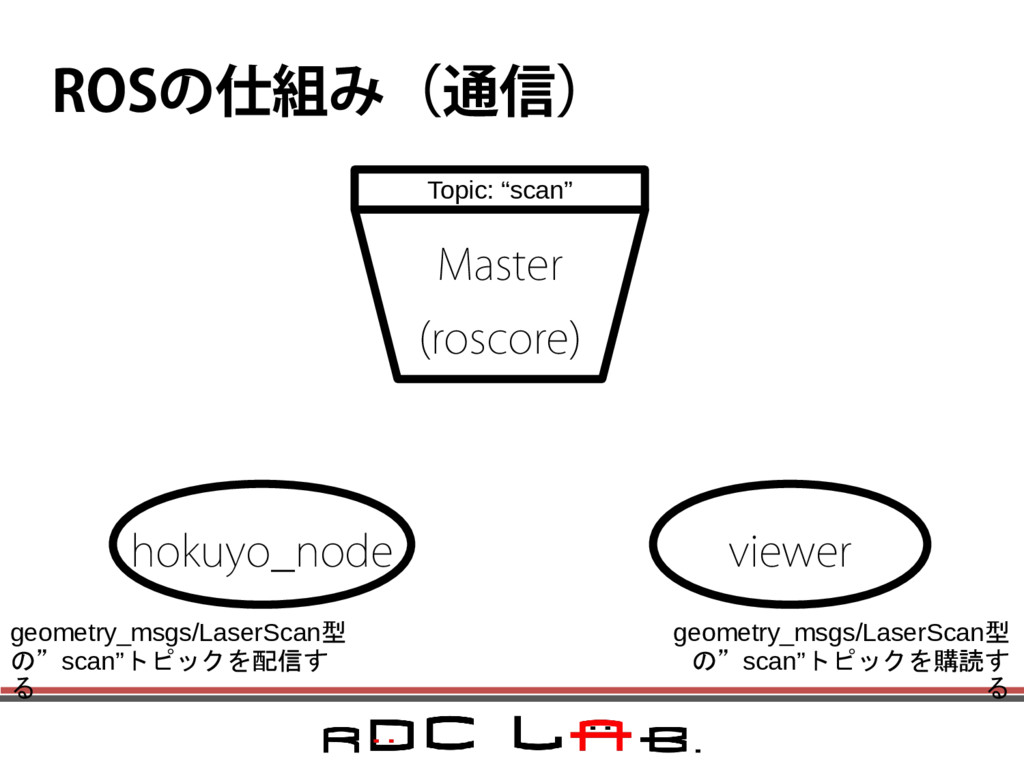
ROSの仕組み(通信) Master (roscore) hokuyo_node viewer geometry_msgs/LaserScan型 の”scan”トピックを配信す る geometry_msgs/LaserScan型 の”scan”トピックを購読す
る Topic: “scan”
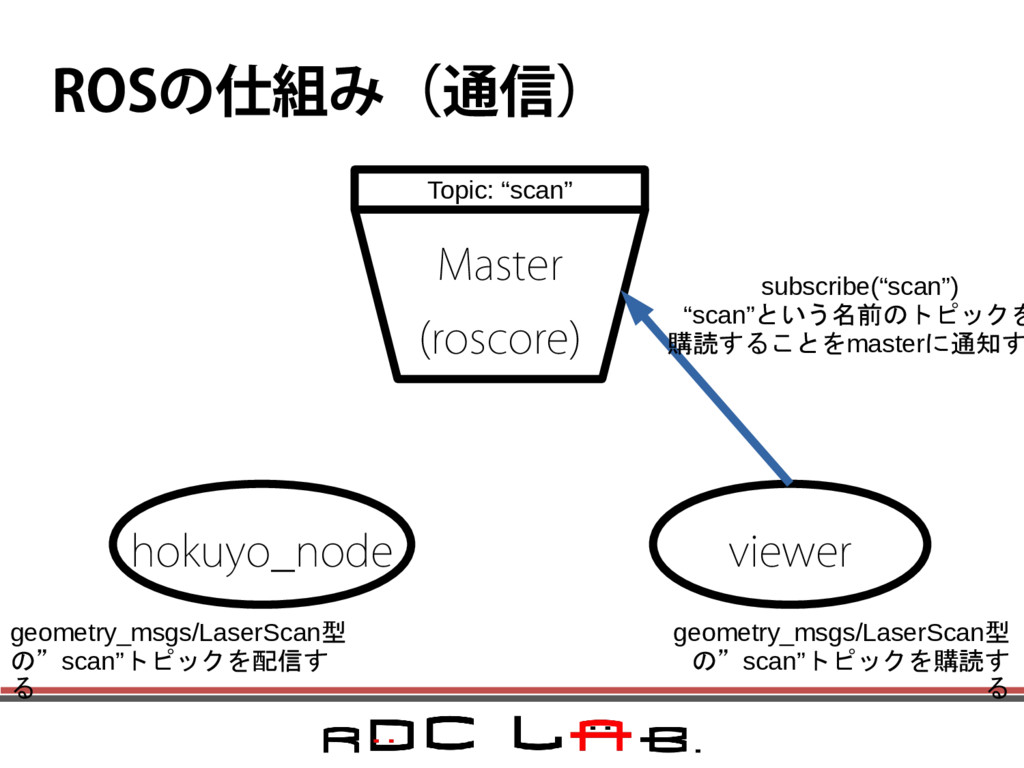
ROSの仕組み(通信) Master (roscore) hokuyo_node viewer geometry_msgs/LaserScan型 の”scan”トピックを配信す る geometry_msgs/LaserScan型 の”scan”トピックを購読す
る Topic: “scan” subscribe(“scan”) “scan”という名前のトピックを 購読することをmasterに通知す
ROSの仕組み(通信) Master (roscore) hokuyo_node viewer geometry_msgs/LaserScan型 の”scan”トピックを配信す る geometry_msgs/LaserScan型 の”scan”トピックを購読す
る Topic: “scan” scanトピックが TCPで流れる
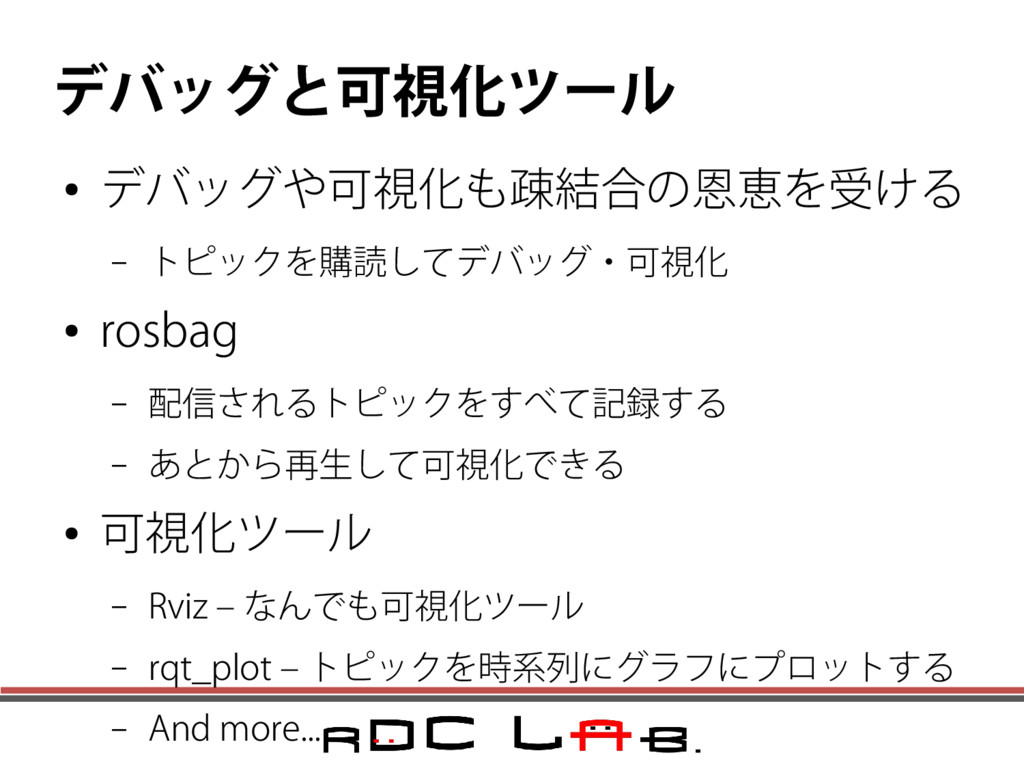
デバッグと可視化ツール • デバッグや可視化も疎結合の恩恵を受ける – トピックを購読してデバッグ・可視化 • rosbag – 配信されるトピックをすべて記録する –
あとから再生して可視化できる • 可視化ツール – Rviz – なんでも可視化ツール – rqt_plot – トピックを時系列にグラフにプロットする – And more...
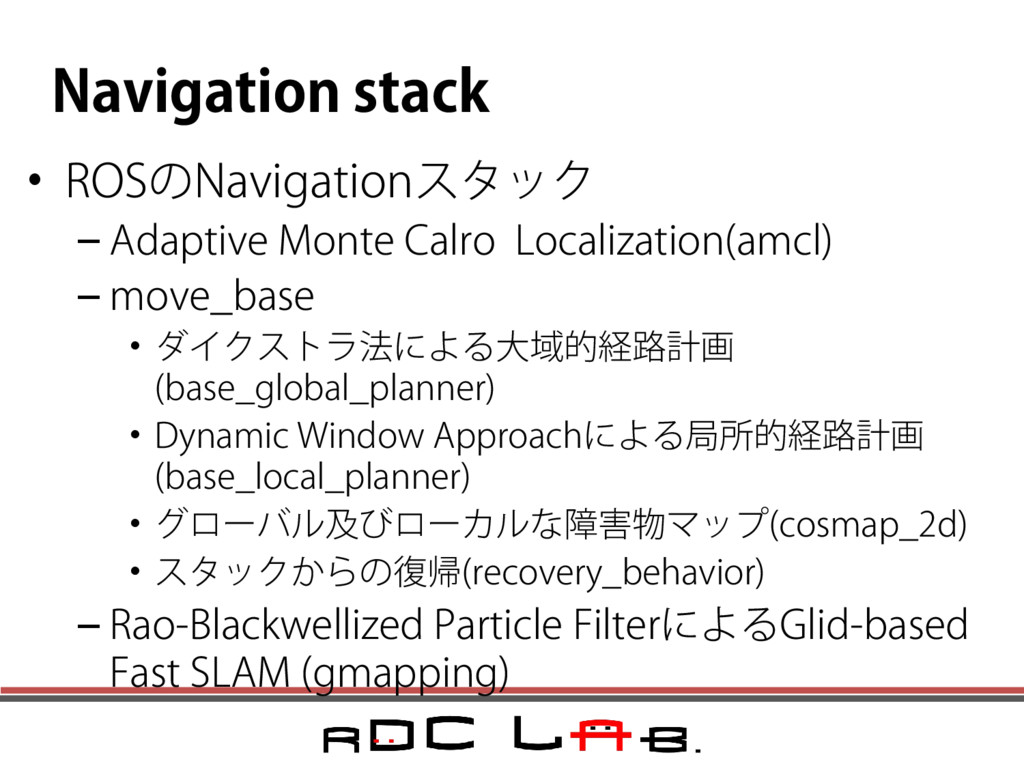
Navigation stack • ROSのNavigationスタック – Adaptive Monte Calro Localization(amcl) –
move_base • ダイクストラ法による大域的経路計画 (base_global_planner) • Dynamic Window Approachによる局所的経路計画 (base_local_planner) • グローバル及びローカルな障害物マップ(cosmap_2d) • スタックからの復帰(recovery_behavior) – Rao-Blackwellized Particle FilterによるGlid-based Fast SLAM (gmapping)
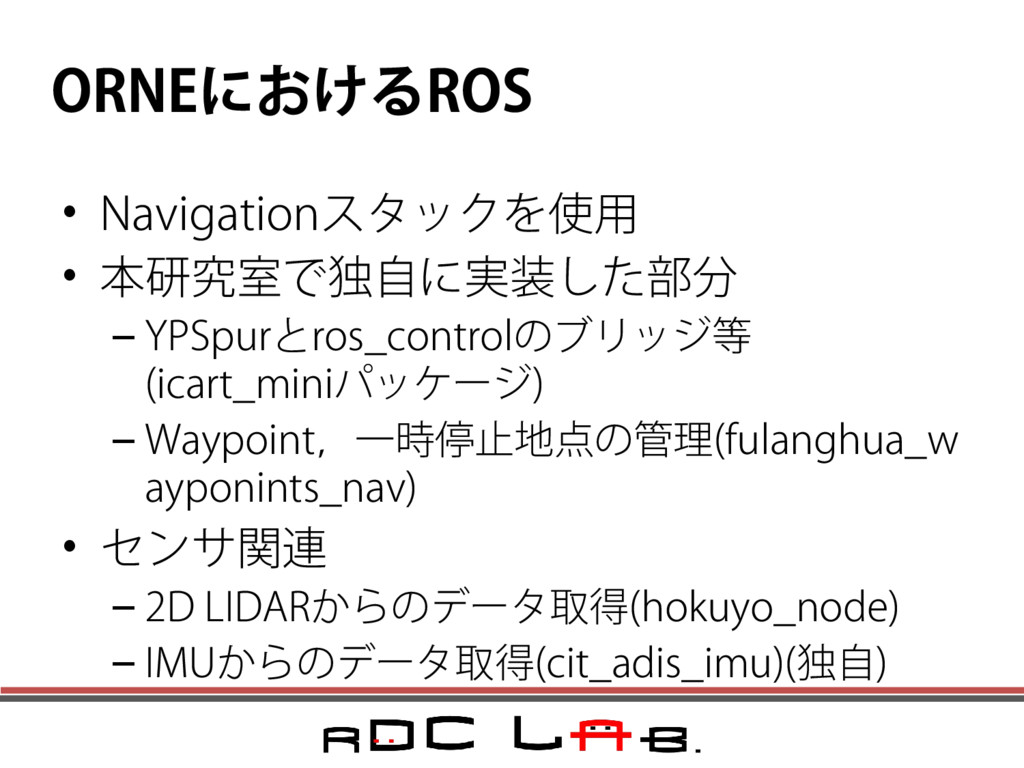
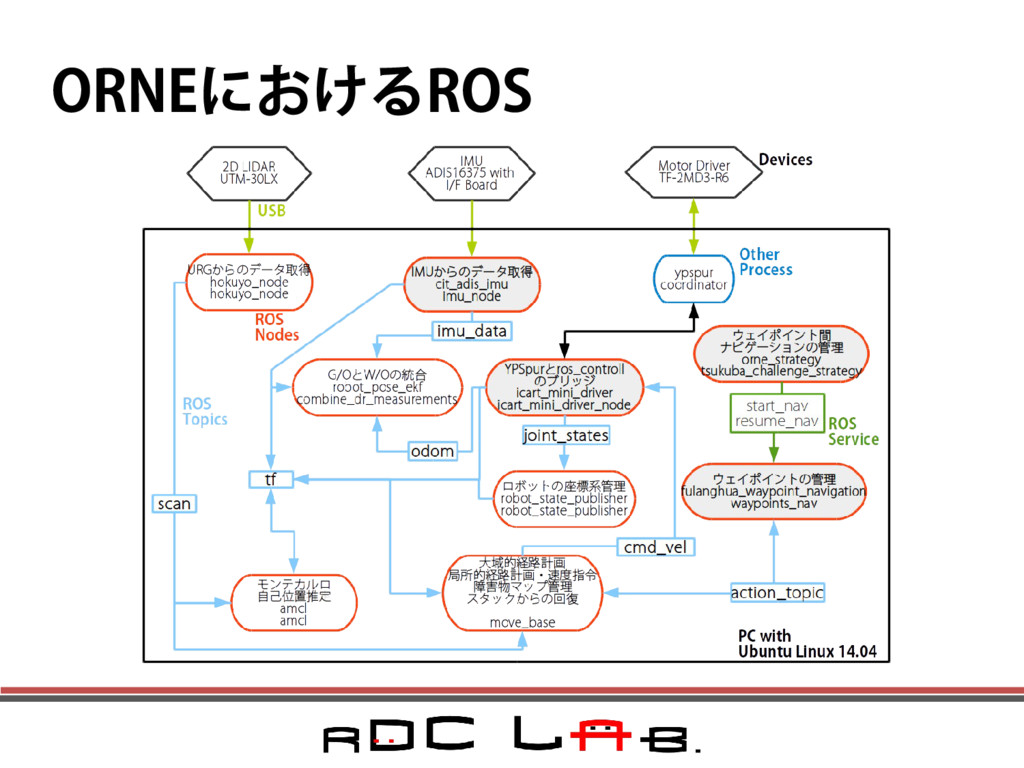
ORNEにおけるROS • Navigationスタックを使用 • 本研究室で独自に実装した部分 – YPSpurとros_controlのブリッジ等 (icart_miniパッケージ) – Waypoint,一時停止地点の管理(fulanghua_w
ayponints_nav) • センサ関連 – 2D LIDARからのデータ取得(hokuyo_node) – IMUからのデータ取得(cit_adis_imu)(独自)
ORNEにおけるROS
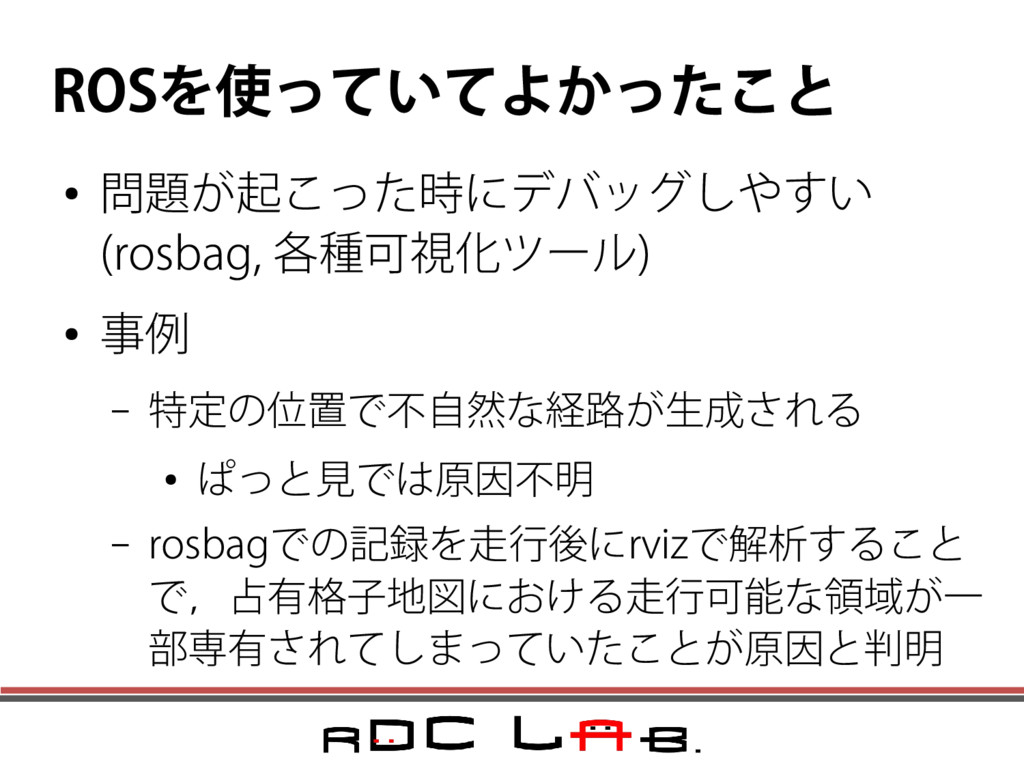
ROSを使っていてよかったこと • 問題が起こった時にデバッグしやすい (rosbag, 各種可視化ツール) • 事例 – 特定の位置で不自然な経路が生成される •
ぱっと見では原因不明 – rosbagでの記録を走行後にrvizで解析すること で,占有格子地図における走行可能な領域が一 部専有されてしまっていたことが原因と判明
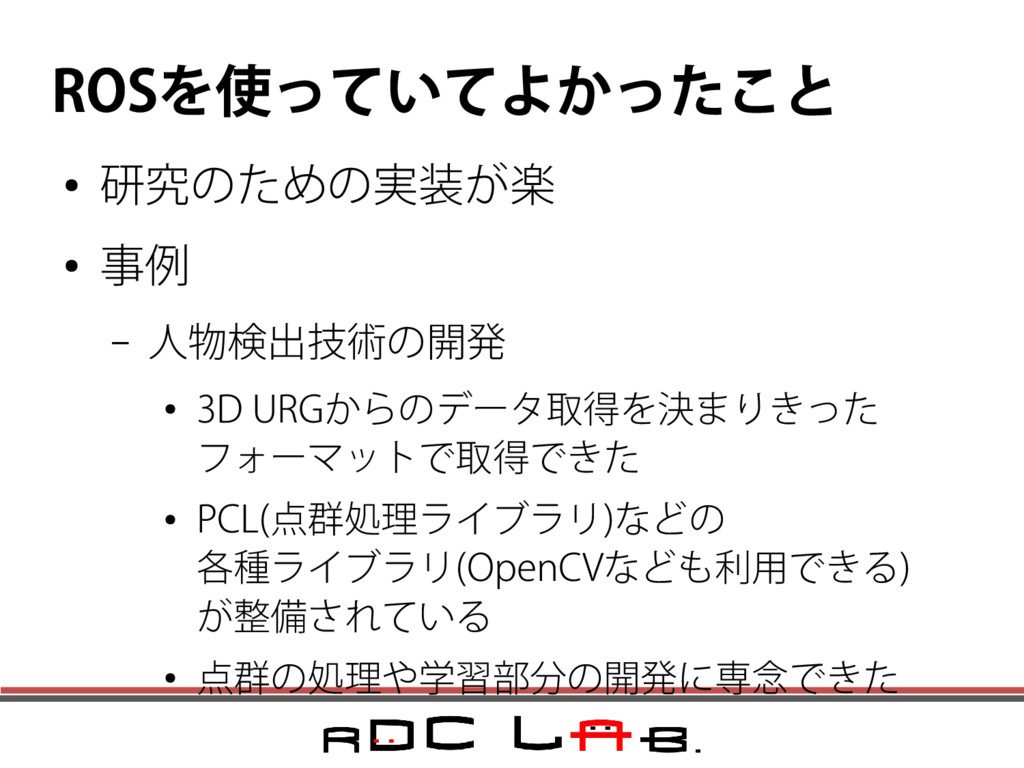
ROSを使っていてよかったこと • 研究のための実装が楽 • 事例 – 人物検出技術の開発 • 3D URGからのデータ取得を決まりきった
フォーマットで取得できた • PCL(点群処理ライブラリ)などの 各種ライブラリ(OpenCVなども利用できる) が整備されている • 点群の処理や学習部分の開発に専念できた
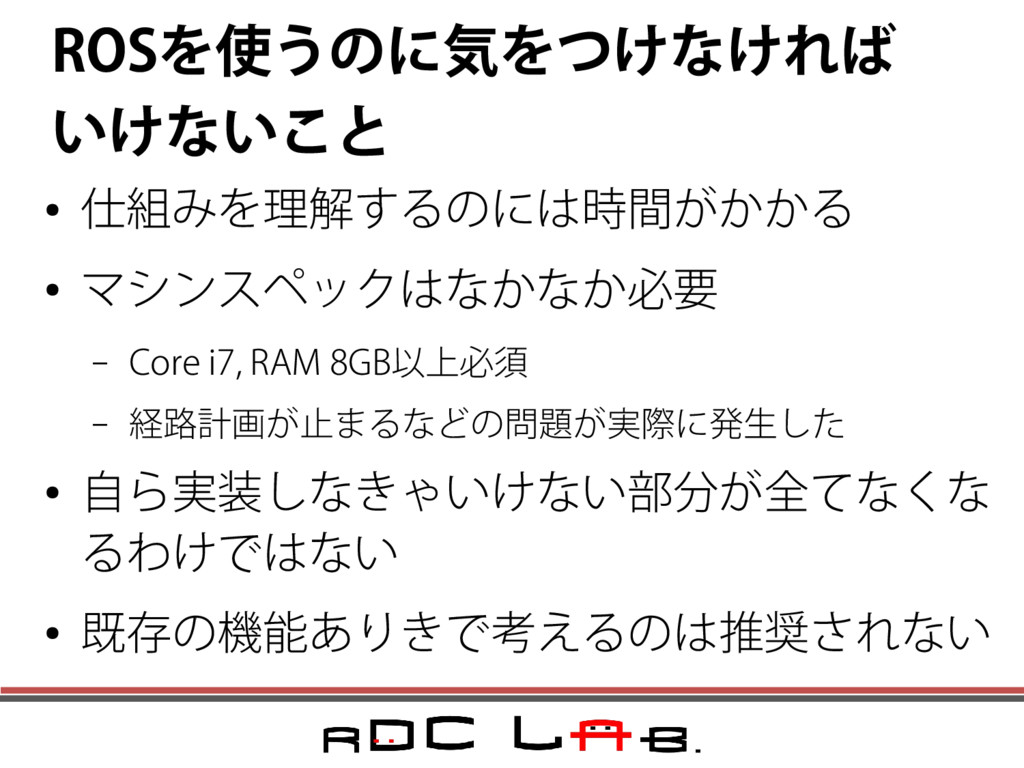
ROSを使うのに気をつけなければ いけないこと • 仕組みを理解するのには時間がかかる • マシンスペックはなかなか必要 – Core i7, RAM
8GB以上必須 – 経路計画が止まるなどの問題が実際に発生した • 自ら実装しなきゃいけない部分が全てなくな るわけではない • 既存の機能ありきで考えるのは推奨されない
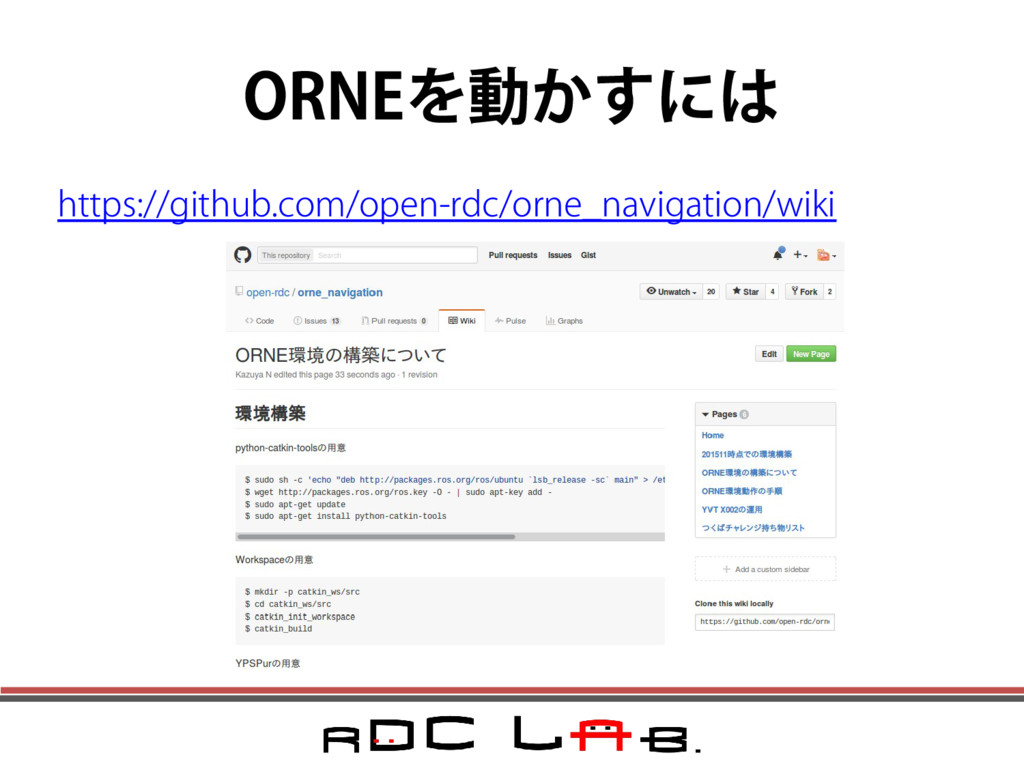
ORNEを動かすには https://github.com/open-rdc/orne_navigation/wiki


 ryanjones
 sabderemane
 kneath
 stephenakadiri
 philnash
 eileencodes
 zakiyama
 aleyda
 inesmontani
 cargoodrich
 uxyall