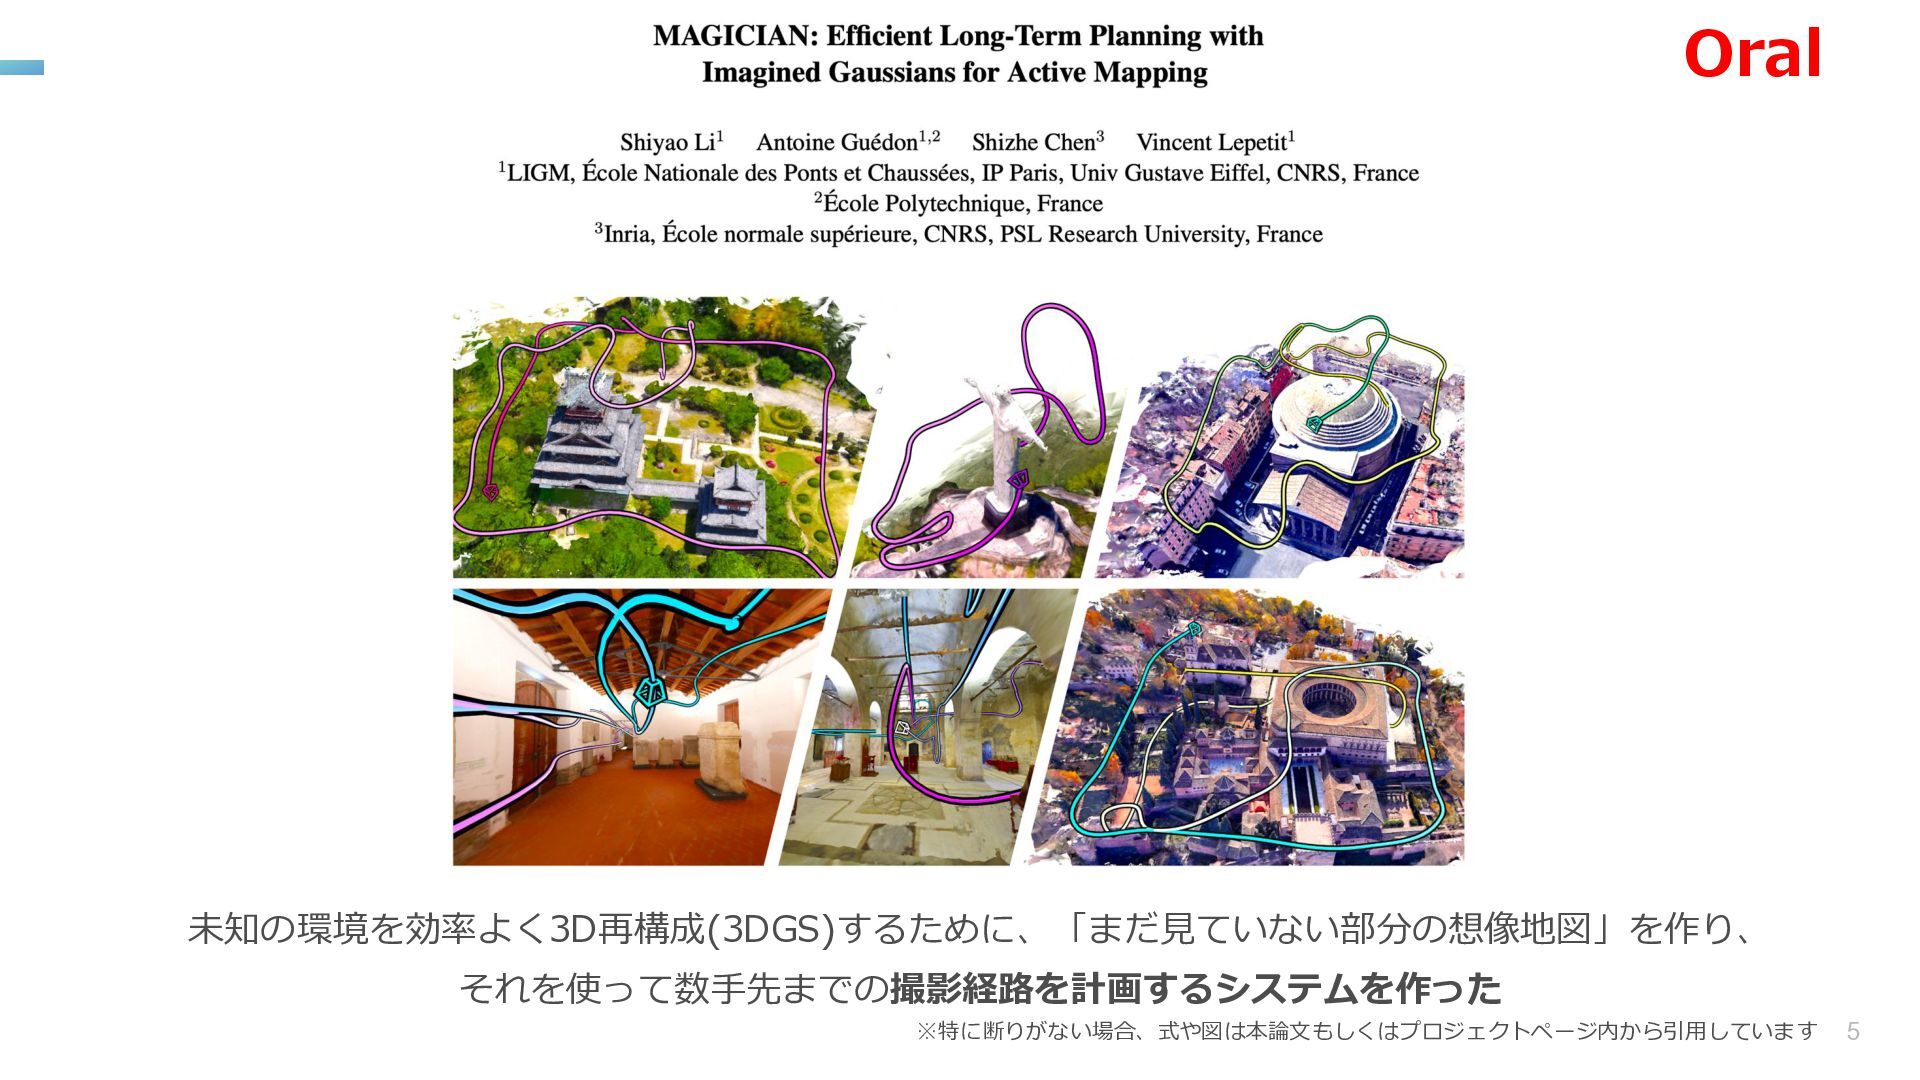
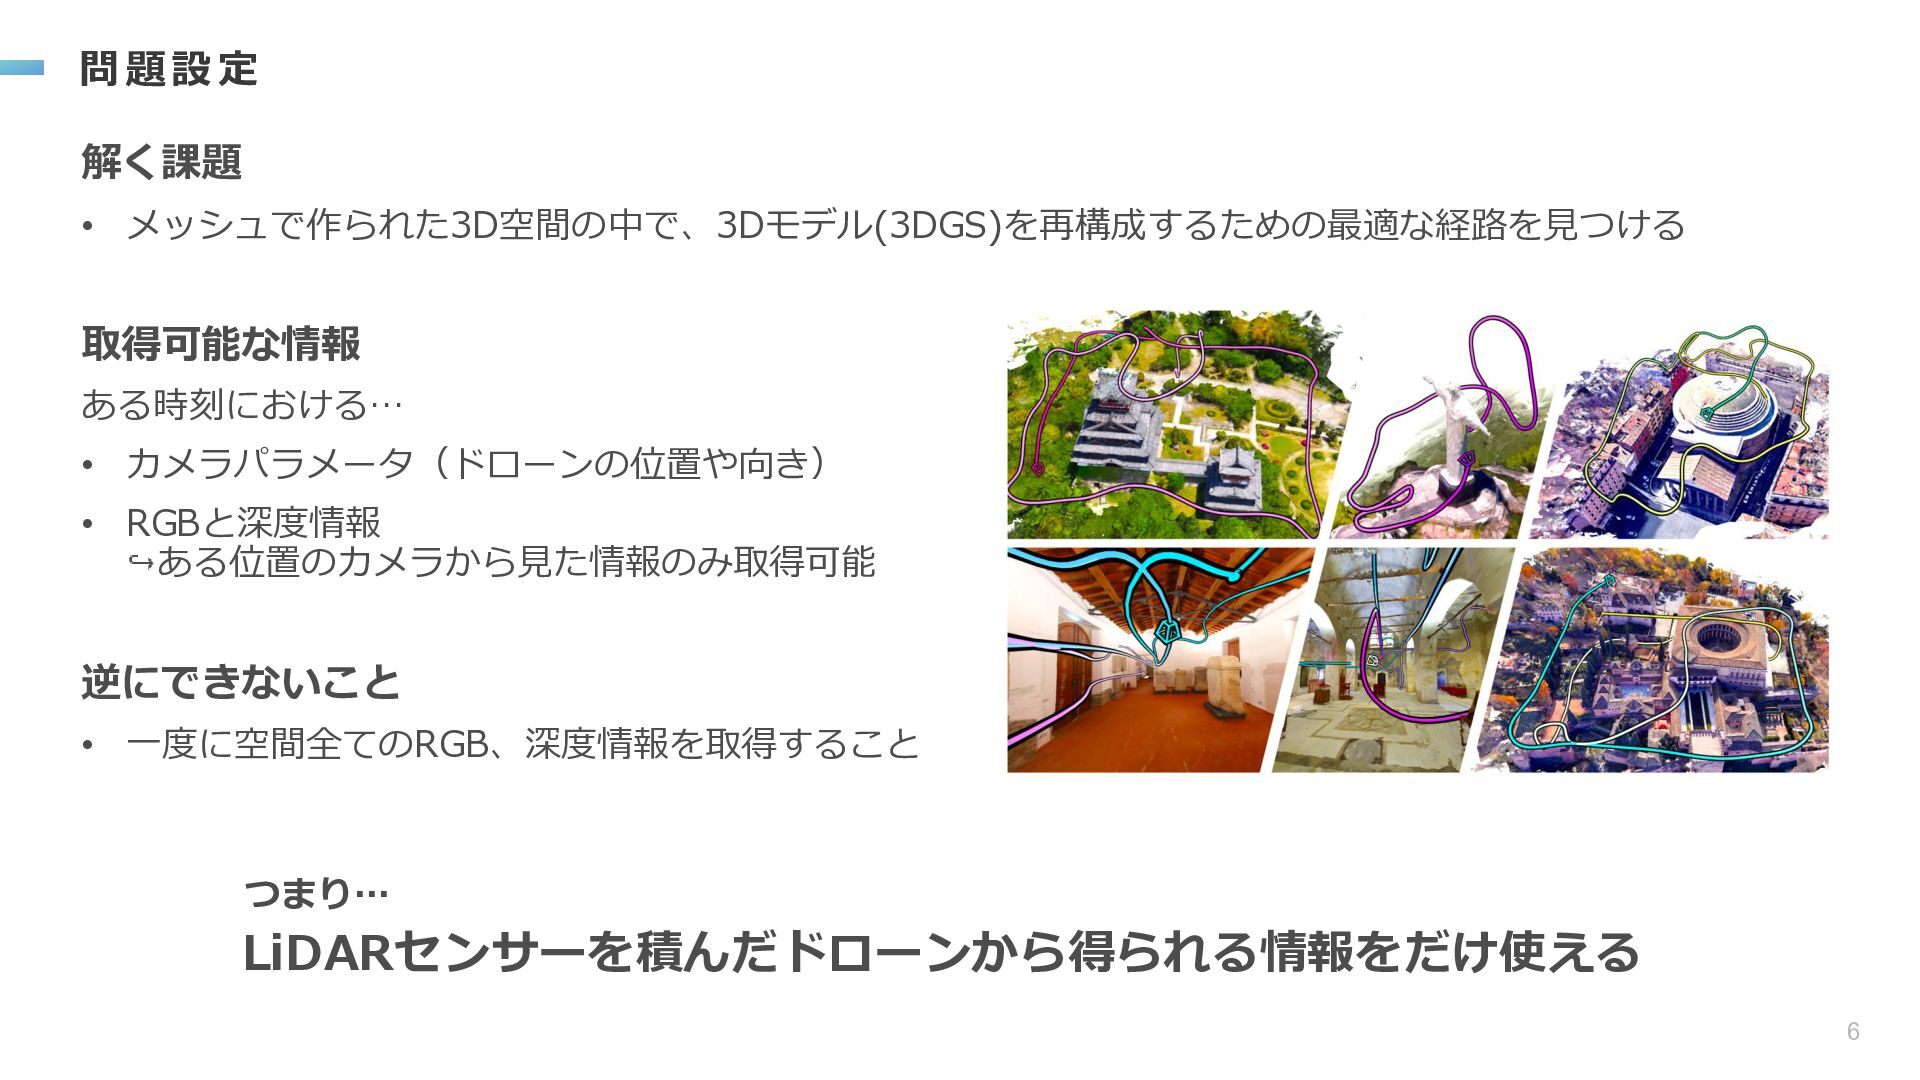
i en t L on g - T er m P la n ni n g w i th I ma g i ne d Ga us si a ns fo r A ct i v e M ap p i n g 第67回 コンピュ ータビジョン 勉強会@関東 (後編) 2026/ 08/ 29 東北大学/Cr eo creato rs/磐井AI 菊地 佑太 1
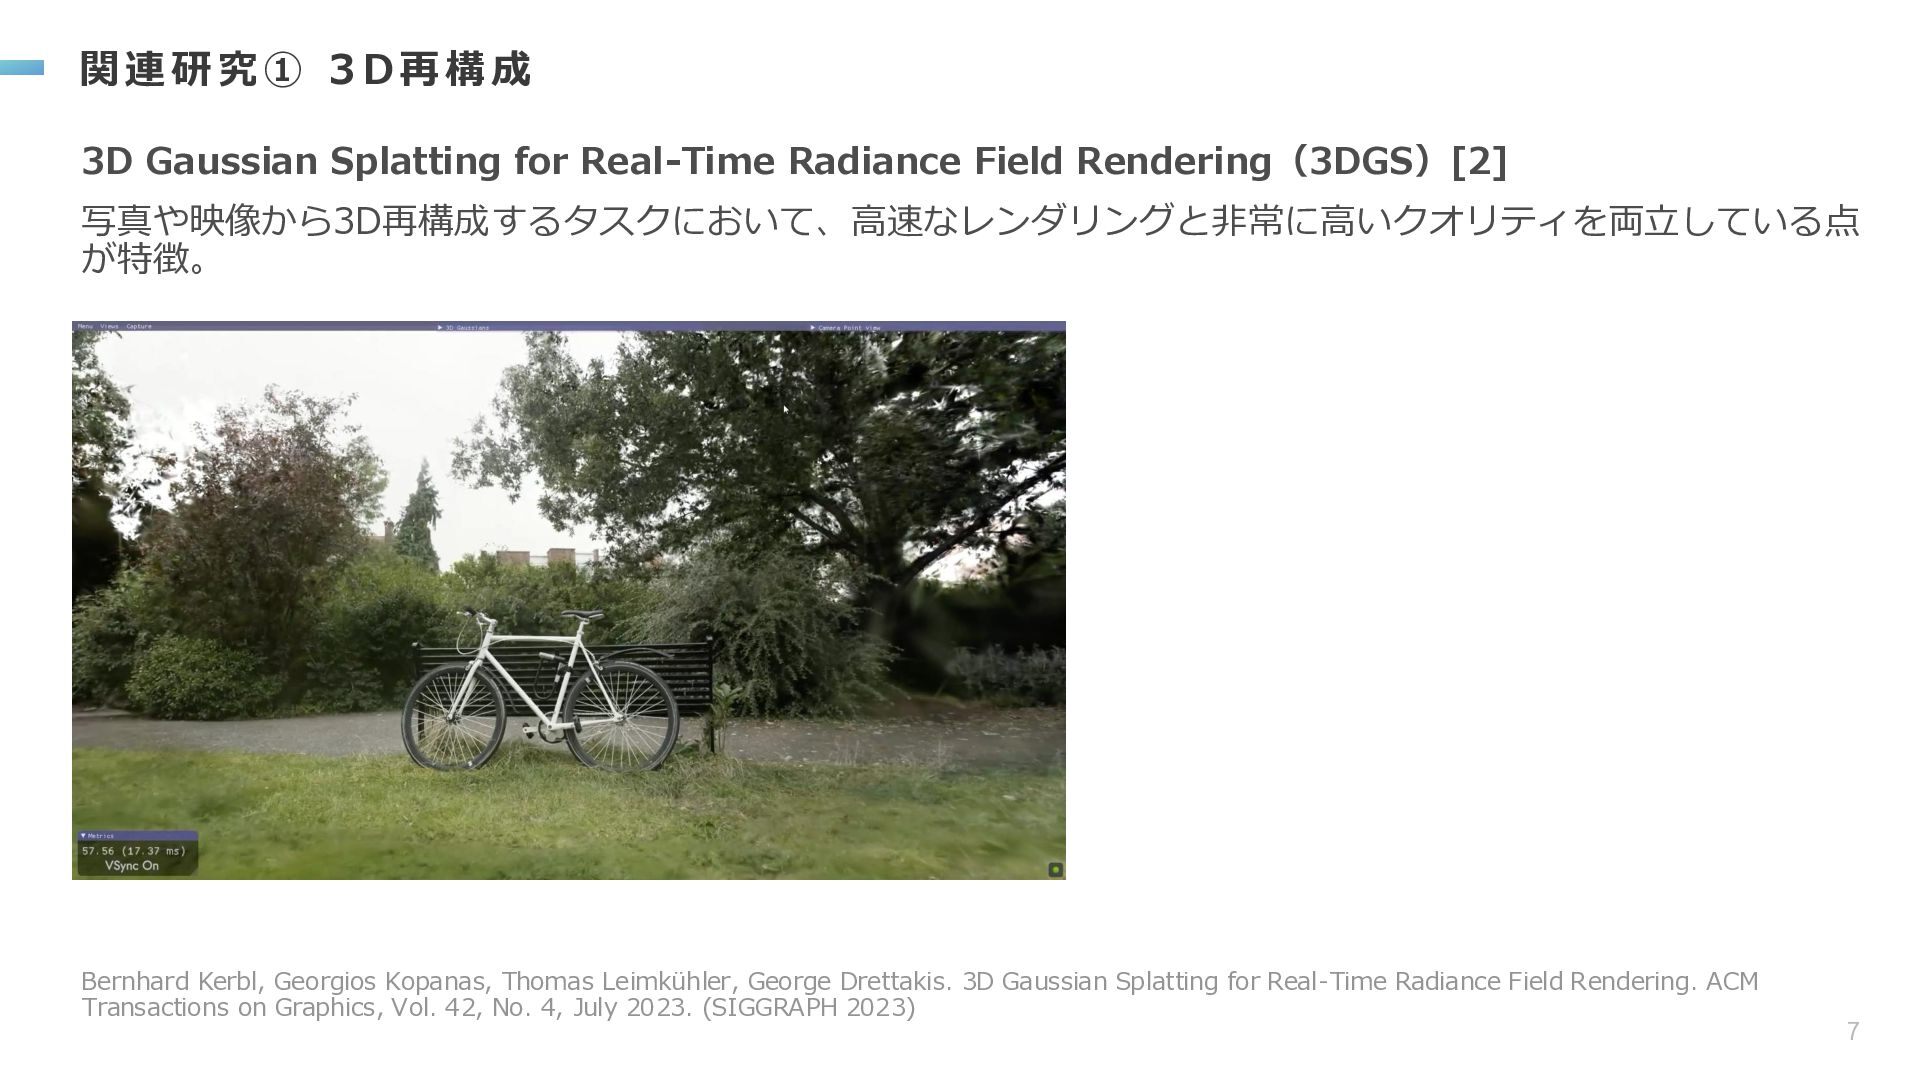
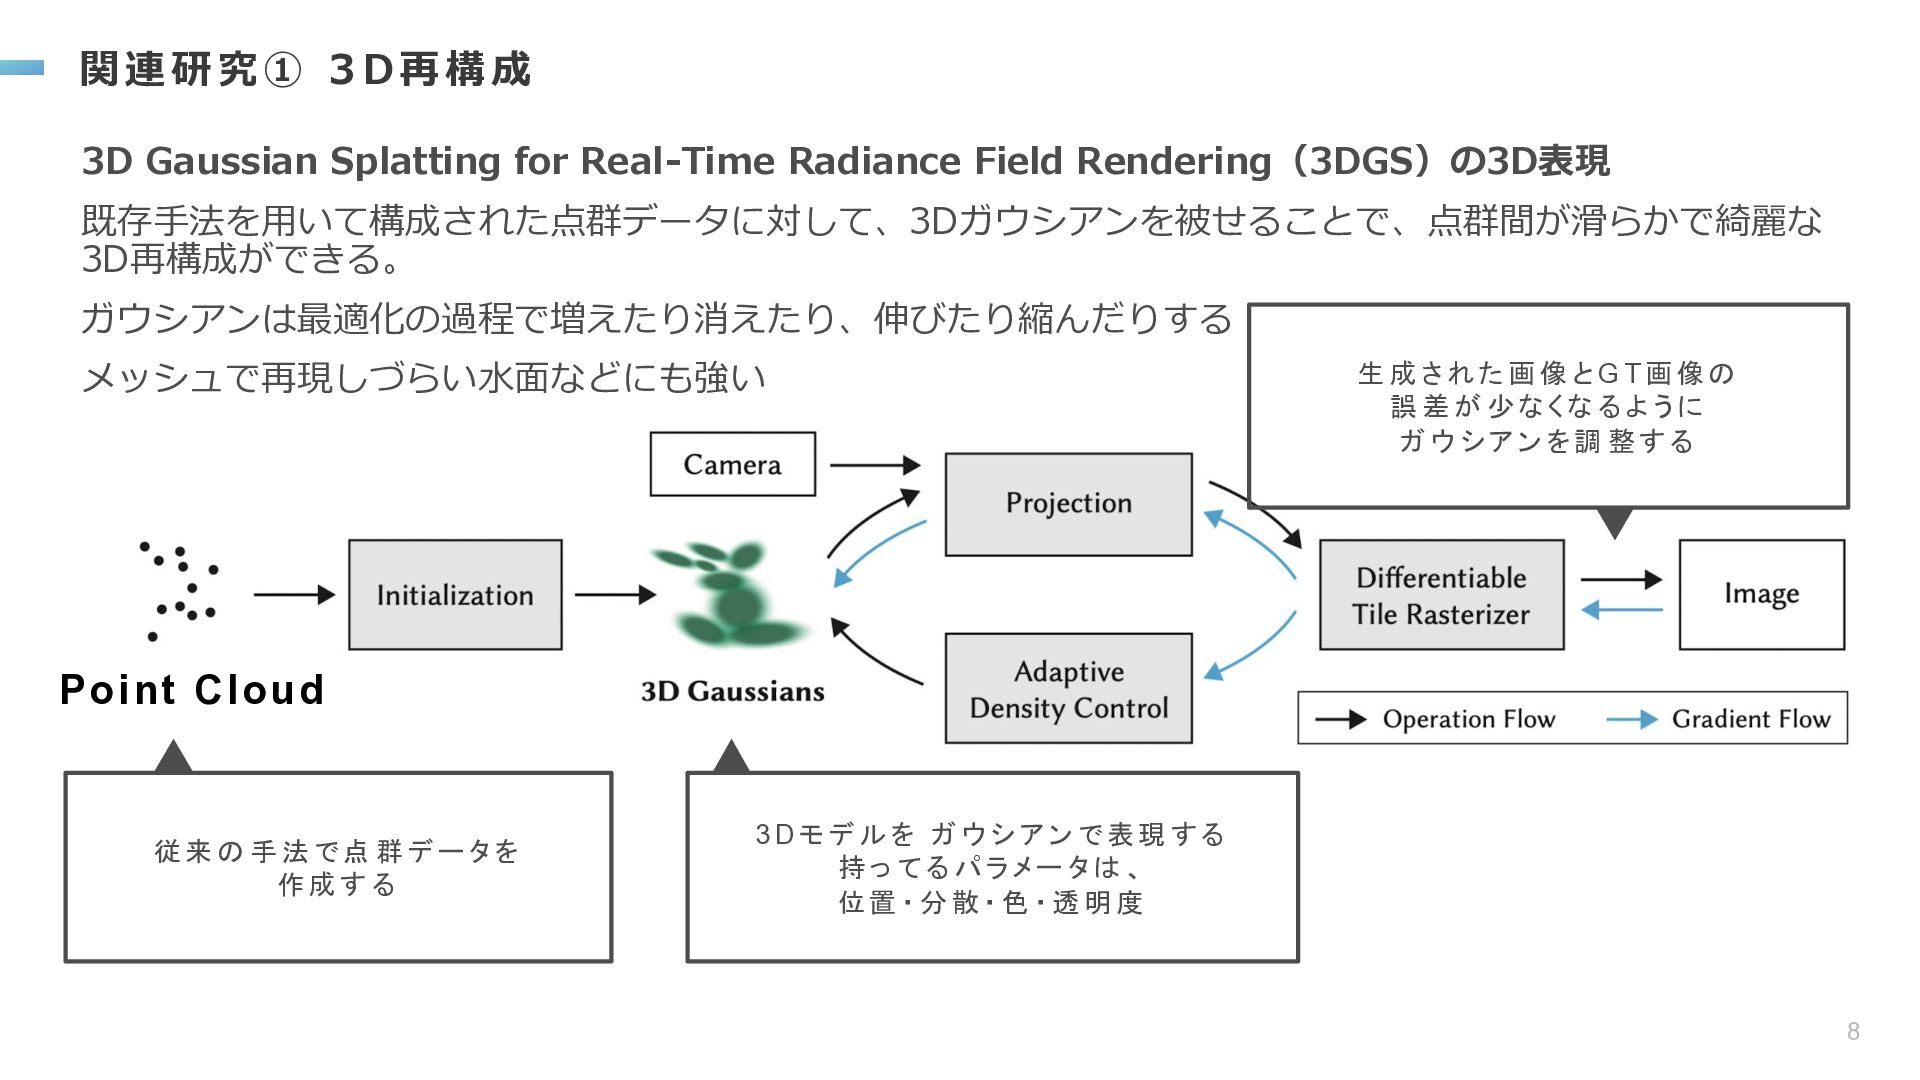
写真や映像から3D再構成するタスクにおいて、高速なレンダリングと非常に高いクオリティを両立している点 が特徴。 Bernhard Kerbl, Georgios Kopanas, Thomas Leimkühler, George Drettakis. 3D Gaussian Splatting for Real-Time Radiance Field Rendering. ACM Transactions on Graphics, Vol. 42, No. 4, July 2023. (SIGGRAPH 2023) 7
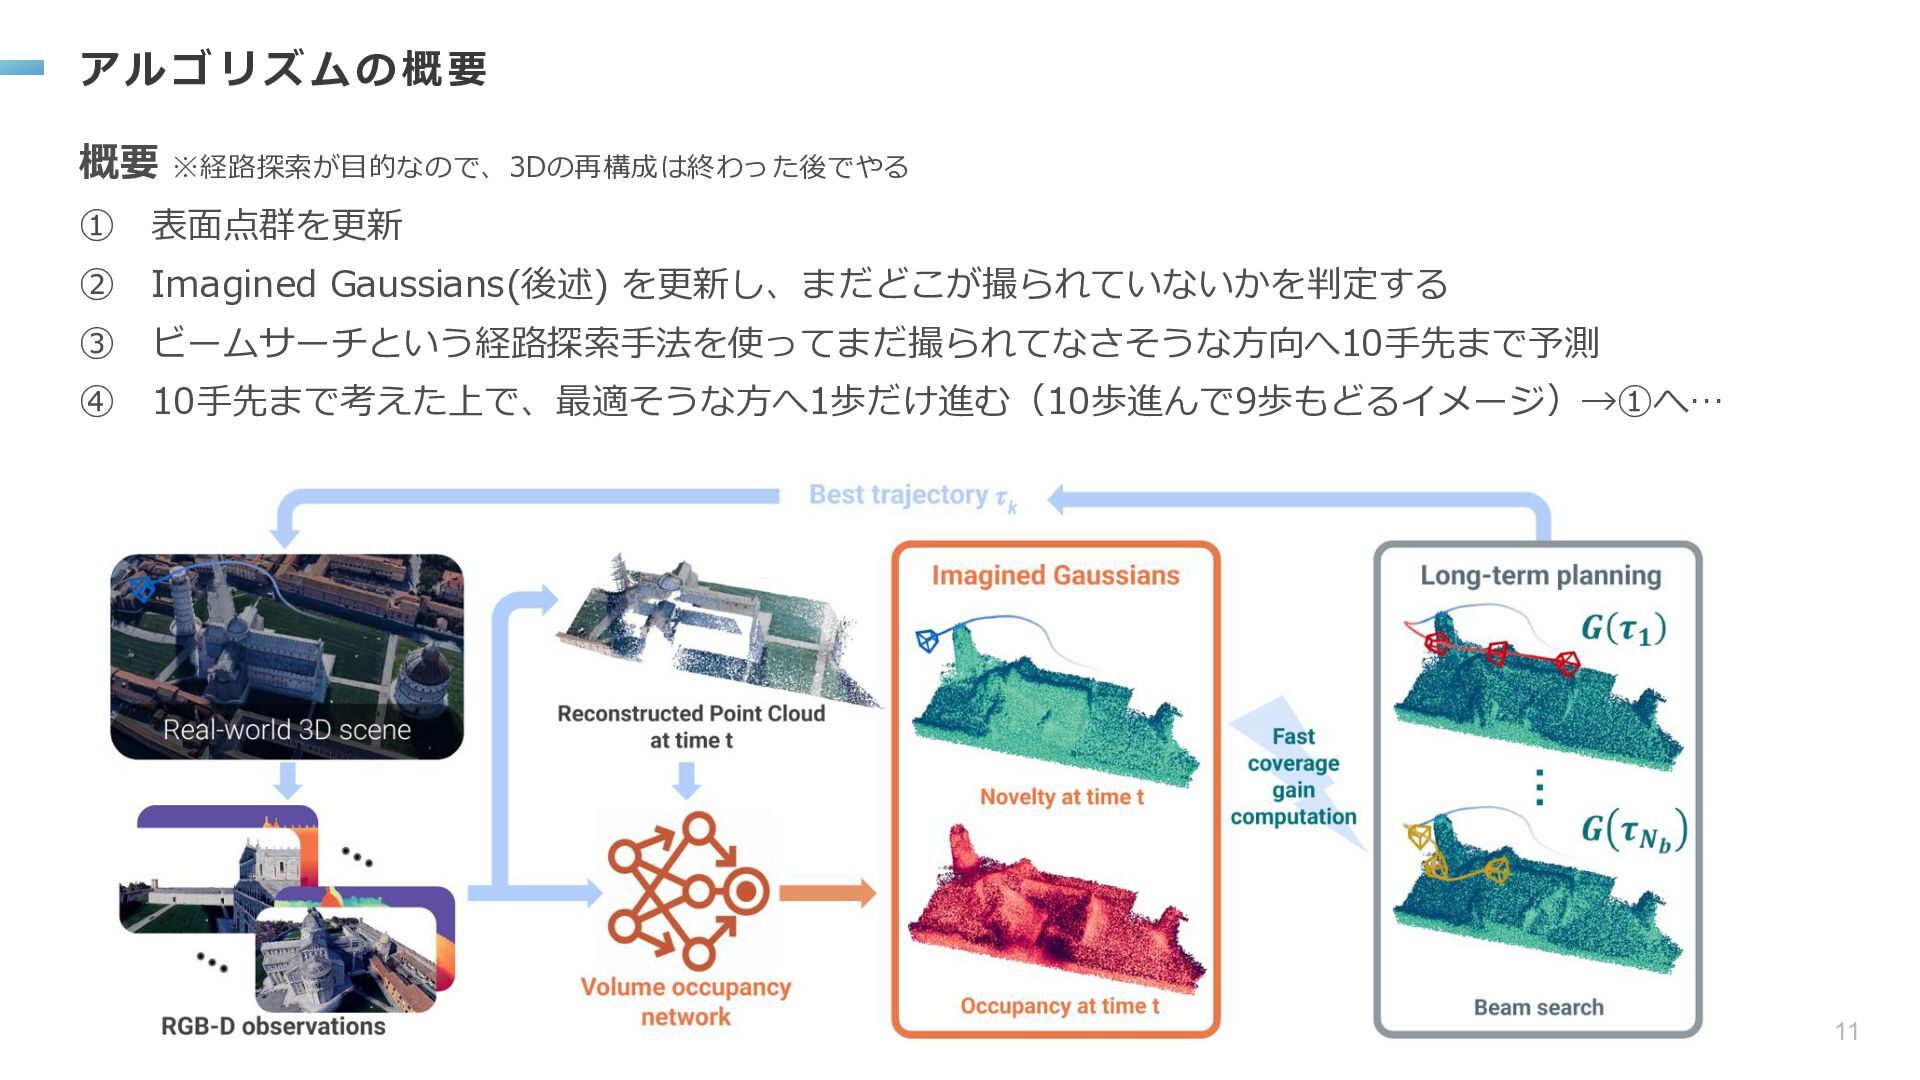
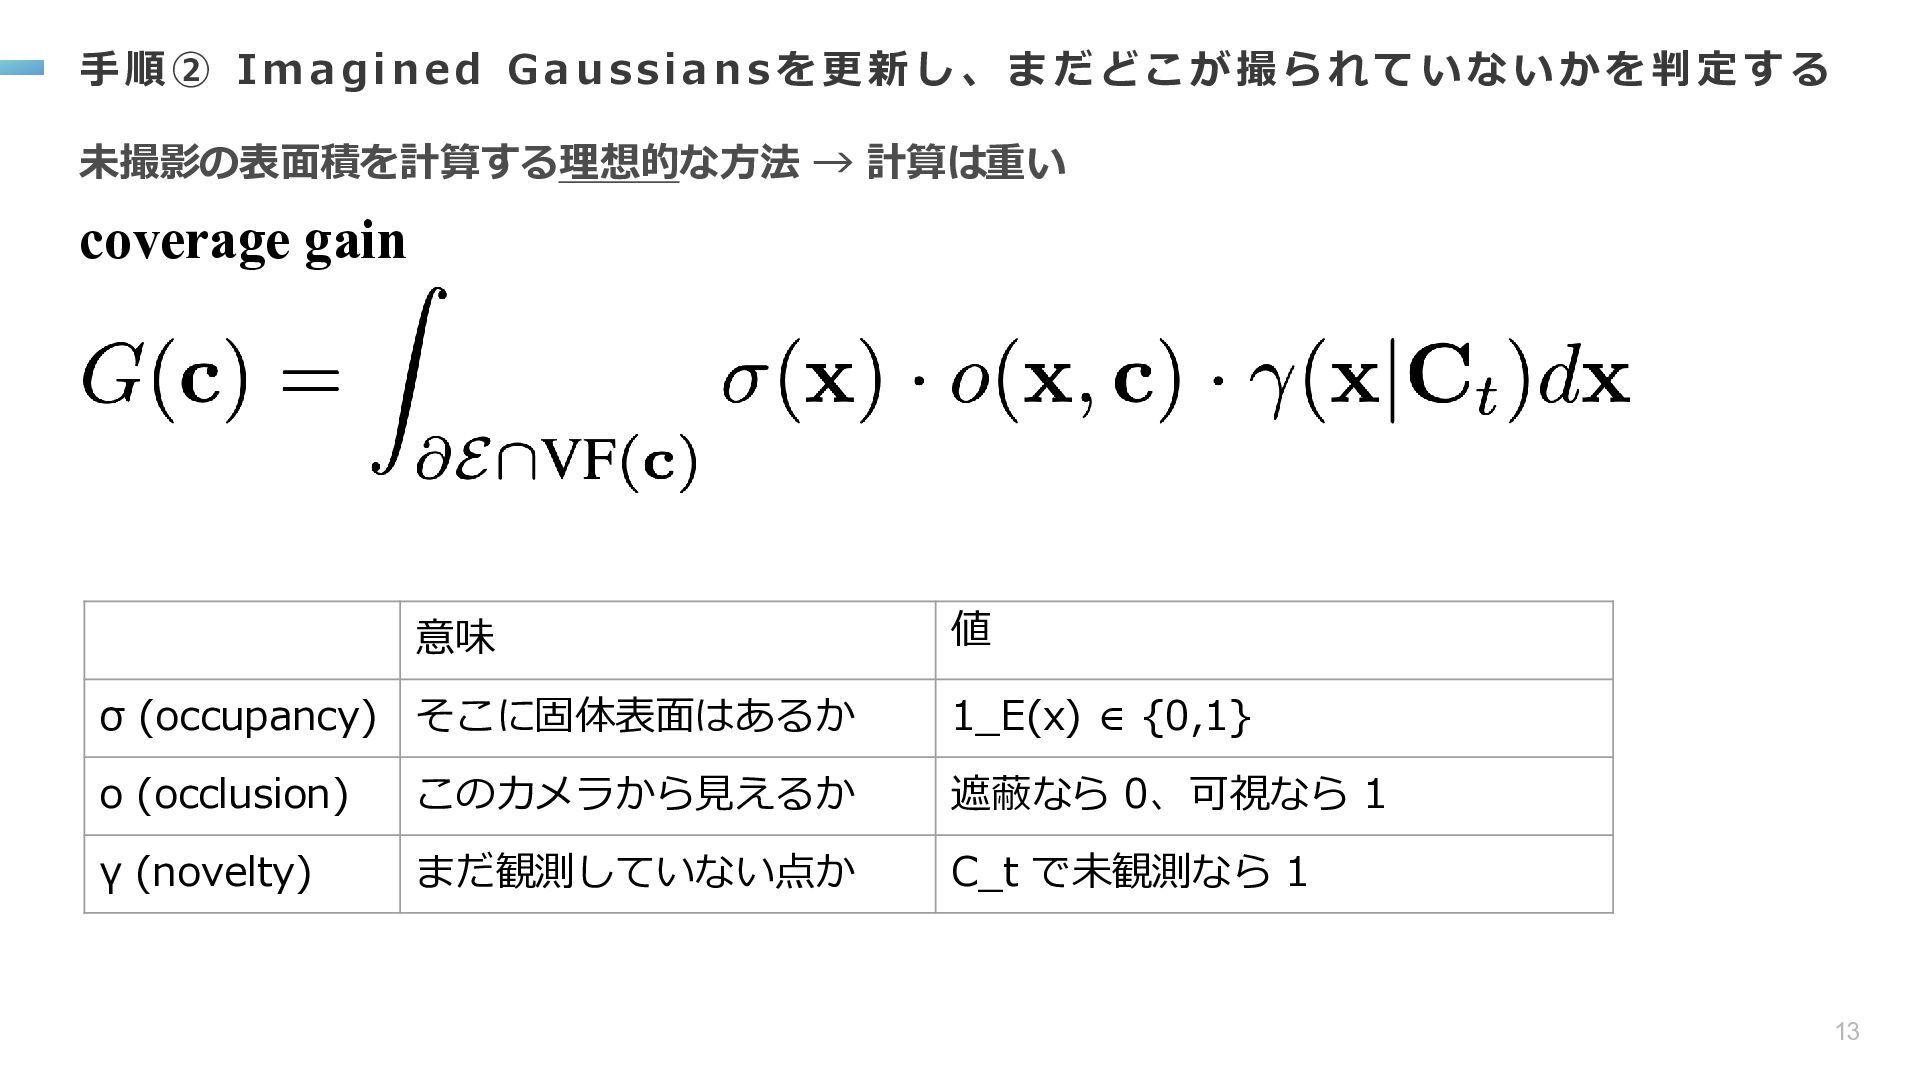
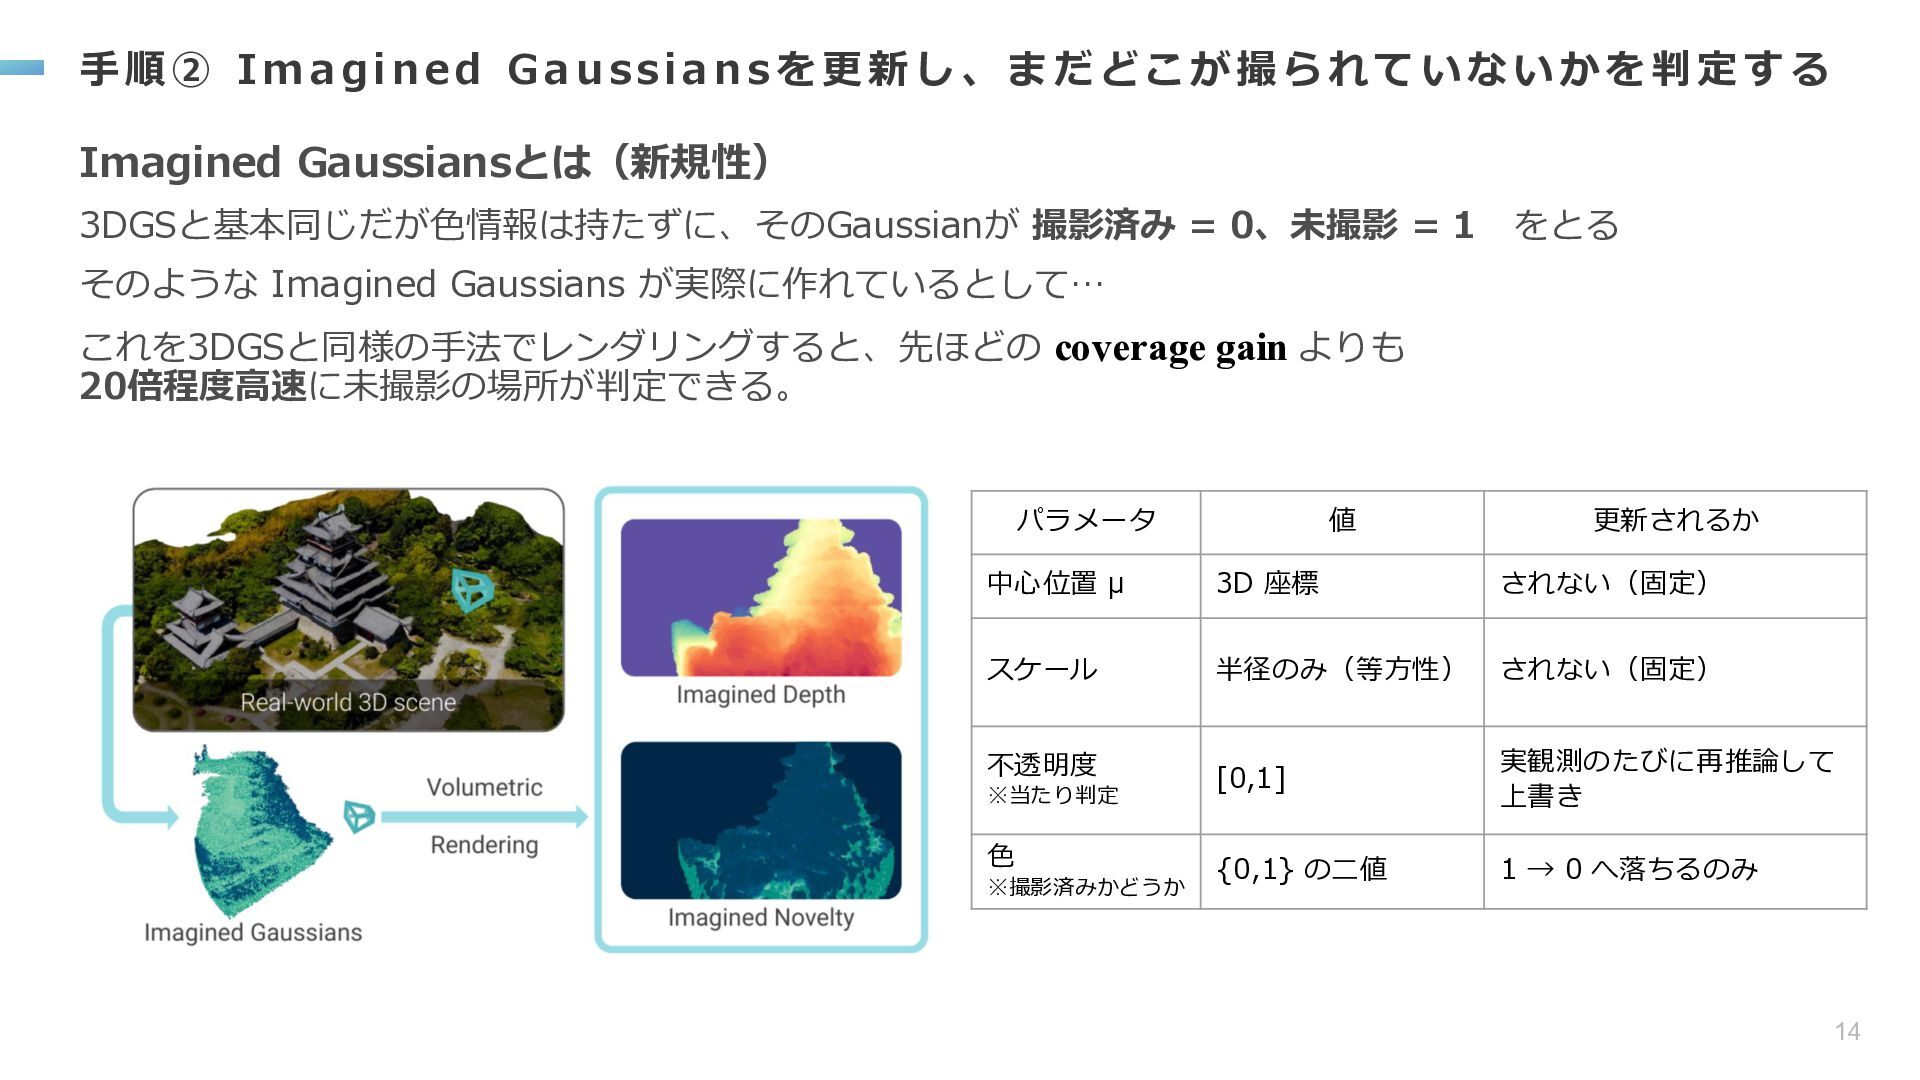
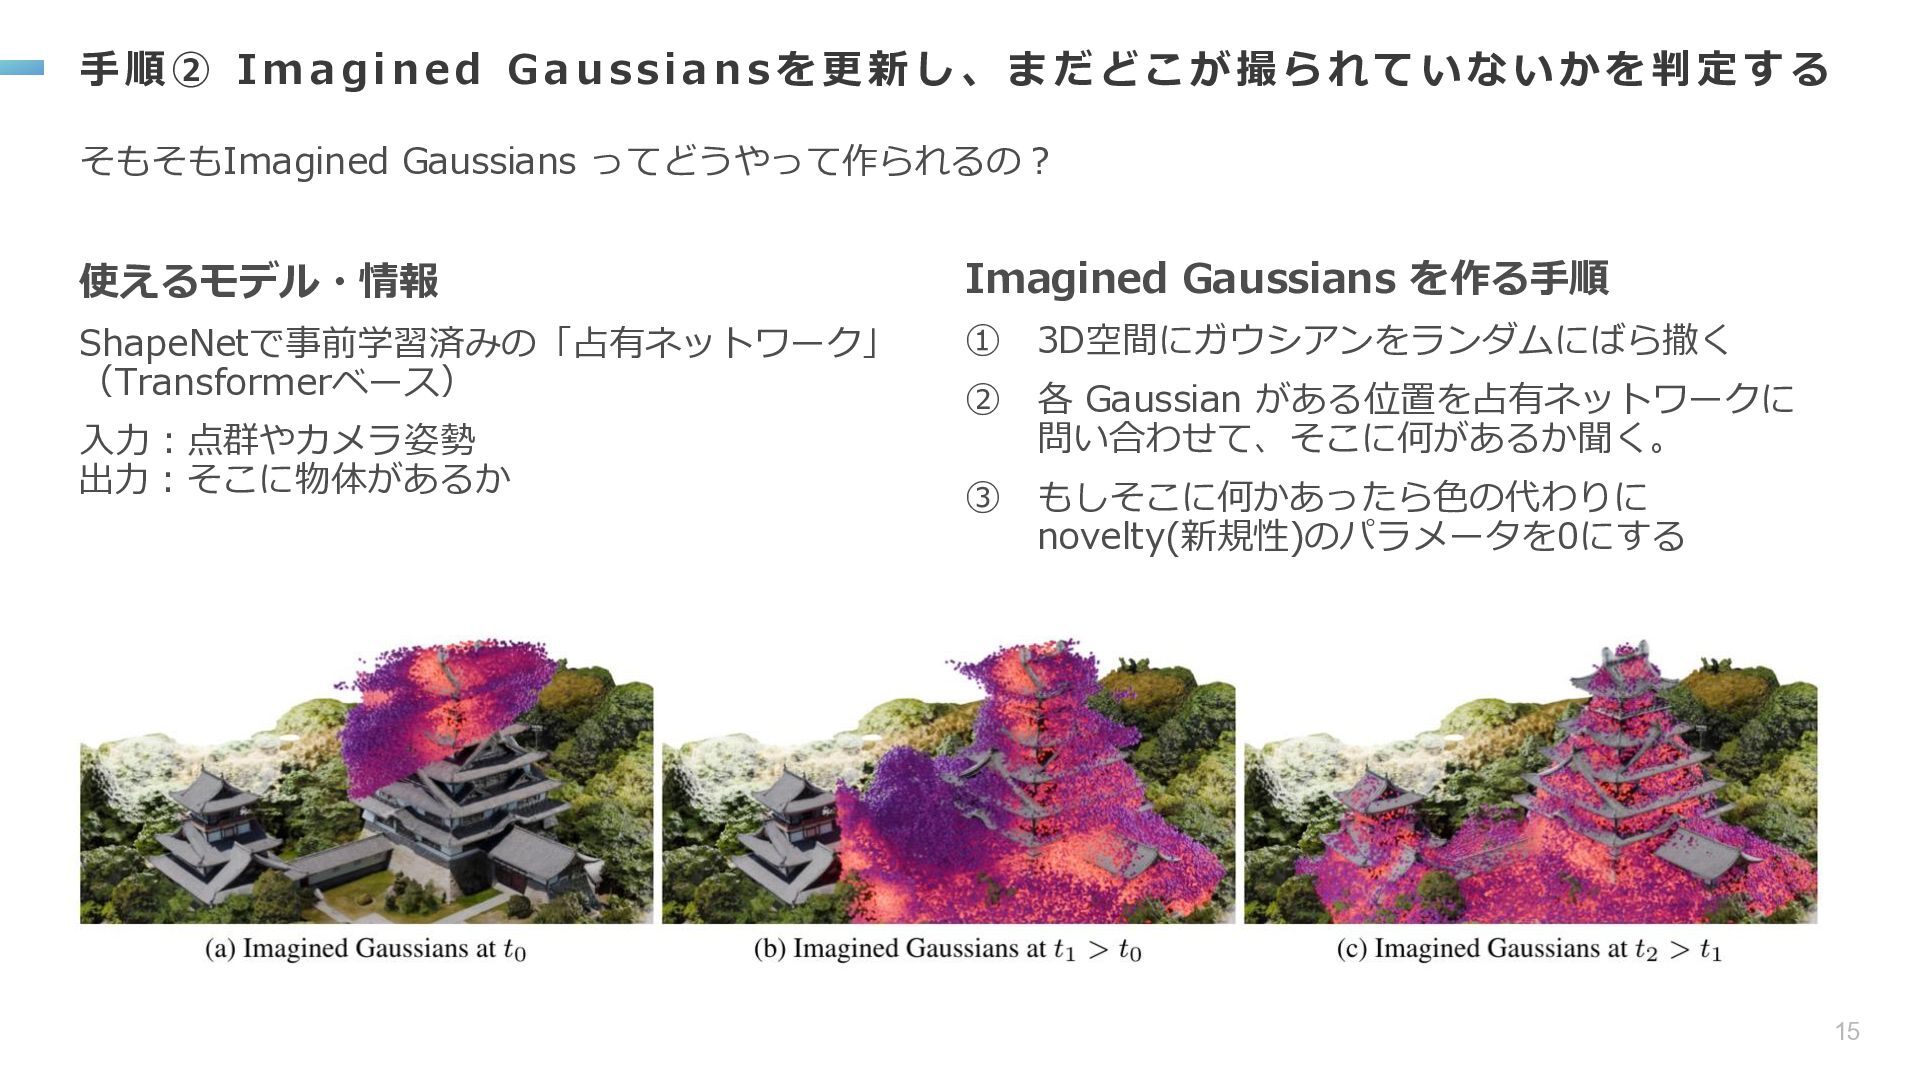
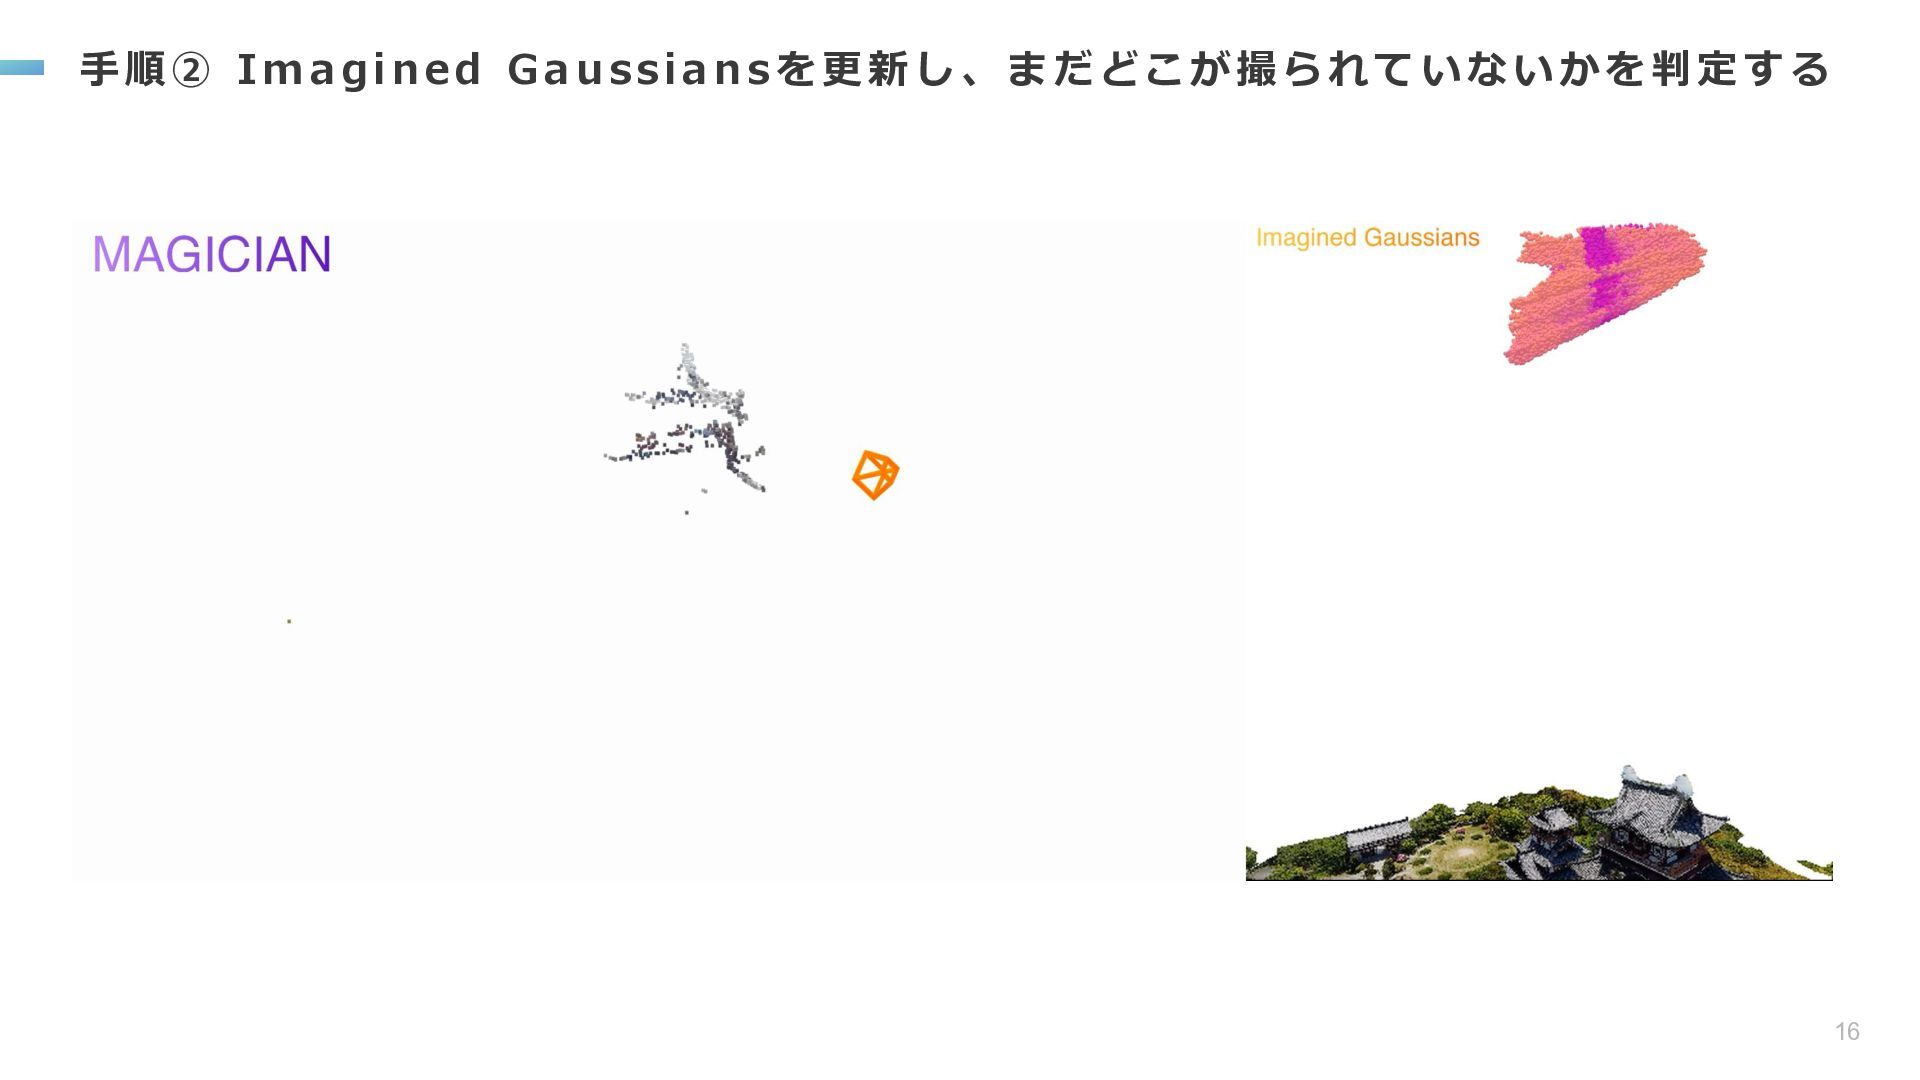
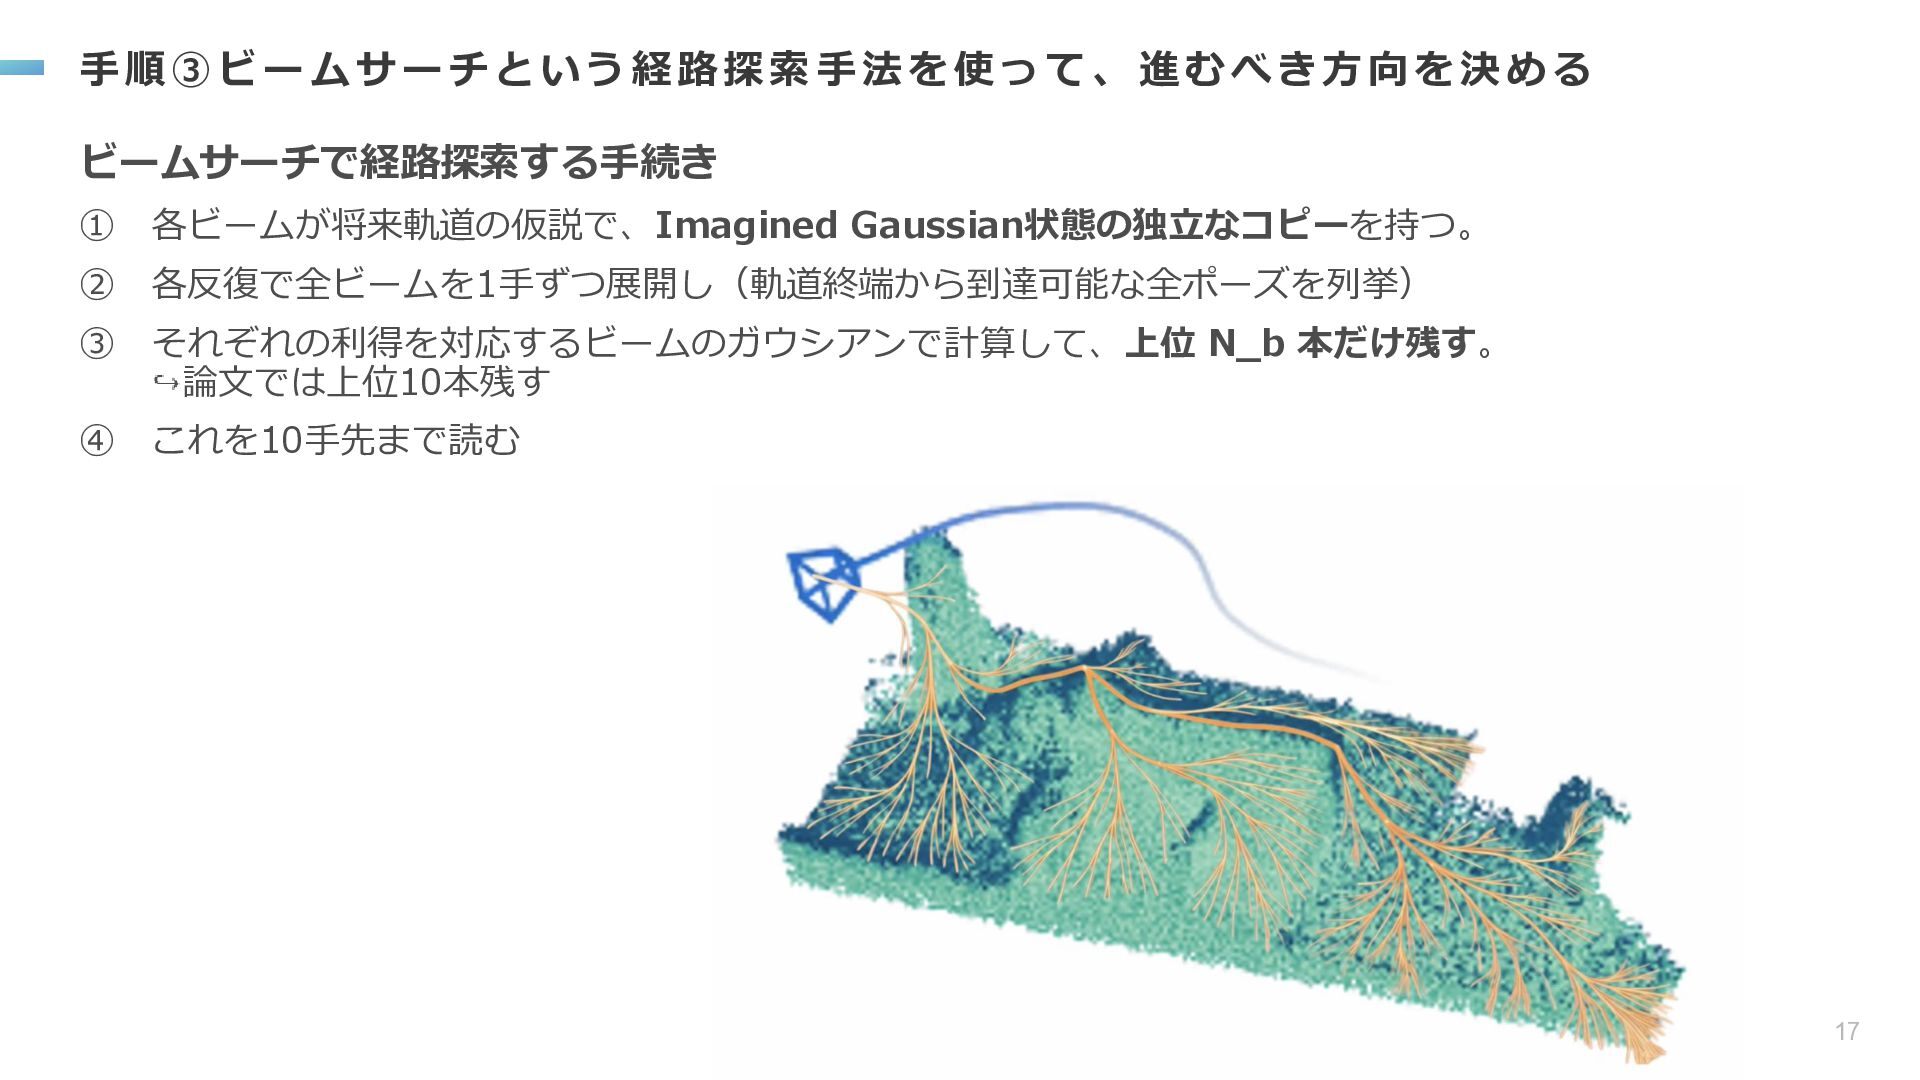
① 表面点群を更新 ② Imagined Gaussians(後述) を更新し、まだどこが撮られていないかを判定する ③ ビームサーチという経路探索手法を使ってまだ撮られてなさそうな方向へ10手先まで予測 ④ 10手先まで考えた上で、最適そうな方へ1歩だけ進む(10歩進んで9歩もどるイメージ)→①へ… 11
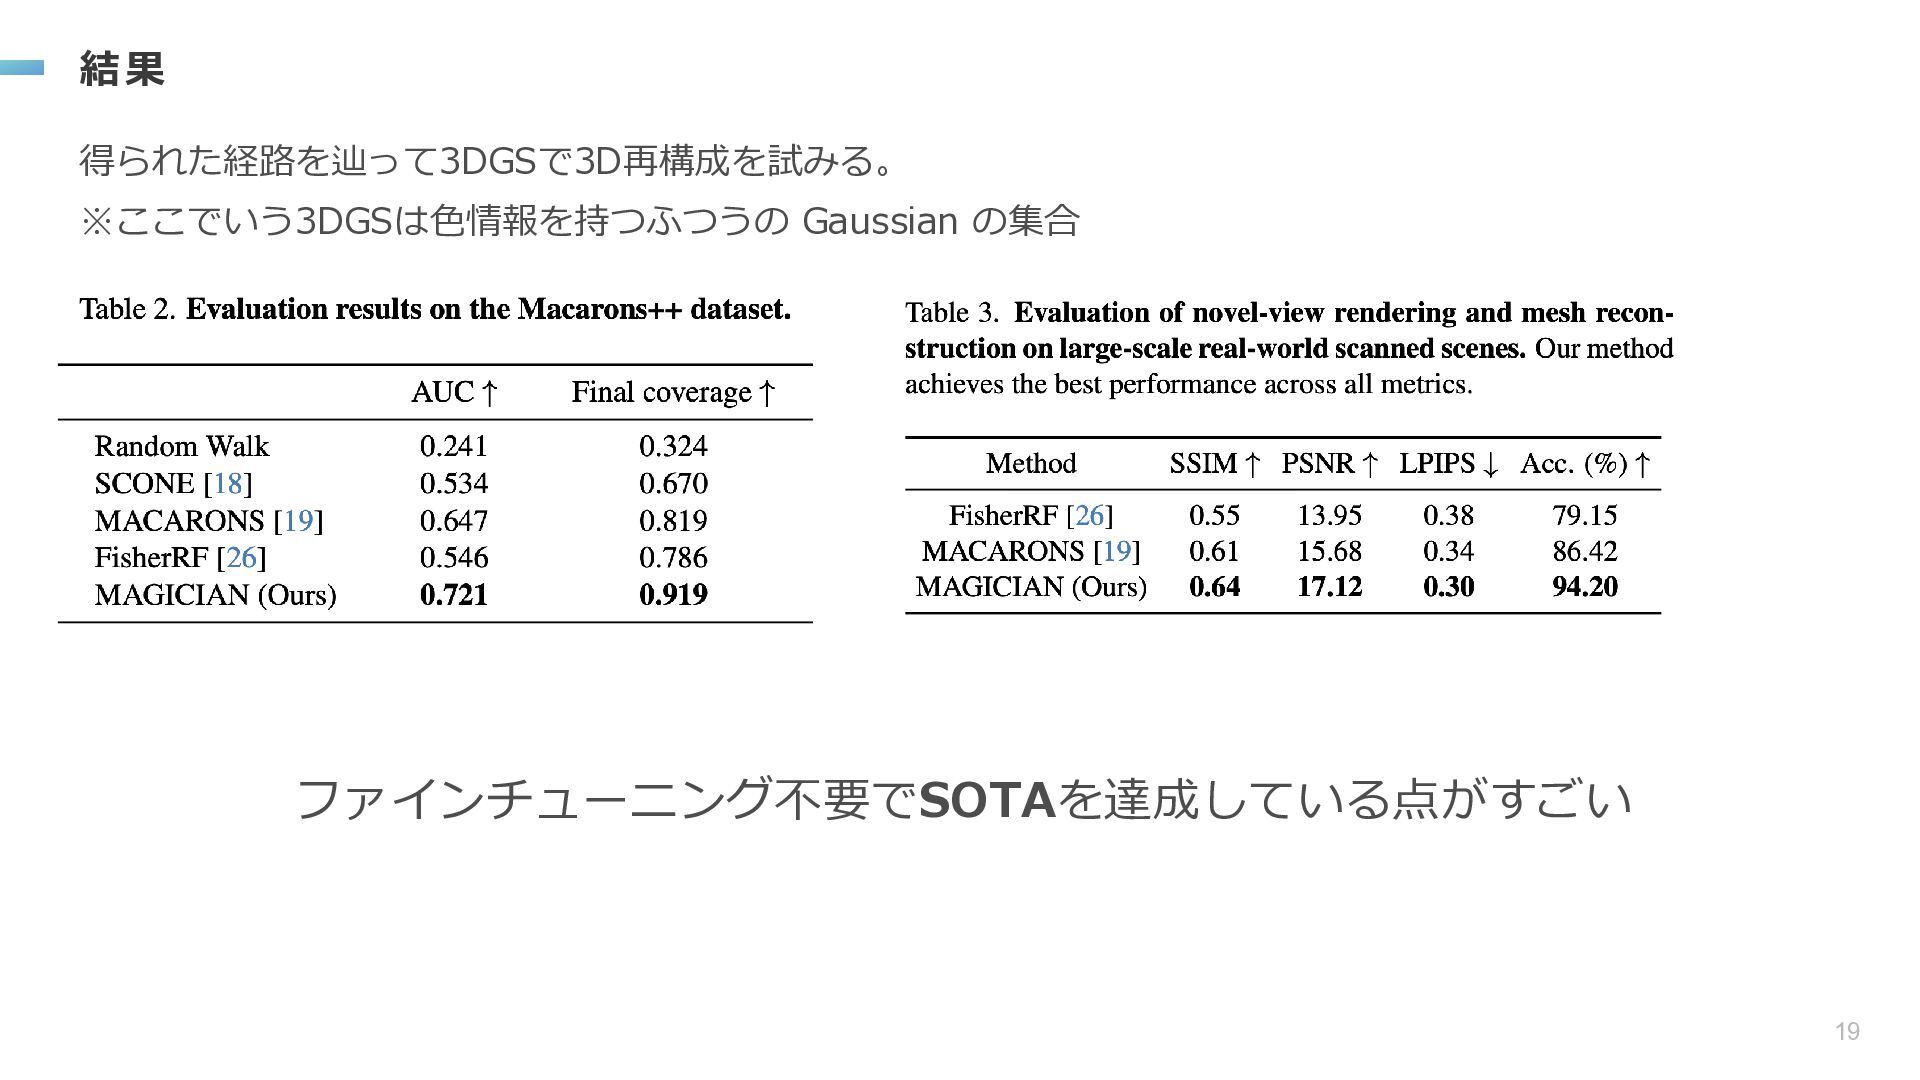
ゼロショットでSOTAを達成した 所感 • 最短経路を探索するために一度スキャンしないといけないので二度手間になる? • 同時に撮影を行うこともできそうだが、その場合はドローン上で計算しないといけなさそう 参考文献 [1] MAGICIAN: Efficient Long-Term Planning with Imagined Gaussians for Active Mapping, Li et al. CVPR 2026 [2] 3D Gaussian Splatting for Real-Time Radiance Field Rendering, Kerbl et al. ACM TOG 2023 [3] FisherRF: Active View Selection and Mapping with Radiance Fields using Fisher Information, Jiang et al. ECCV 2024 [4] NextBestPath: Efficient 3D Mapping of Unseen Environments, Li et al. ICLR 2025 20


 yutakikuchi_sd
 chriscoyier
 smashingmag
 denniskardys
 codingconduct
 inesmontani
 kevinliebholz
 shlominoach
 lara
 bethany
 cassininazir
 skoyamalab
 reverentgeek