Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
構内・限定領域における自律移動・自動運転向けナビゲーションベクターマップの自動生成
Search
趣味メカトロエンジニア
September 05, 2026
440
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
構内・限定領域における自律移動・自動運転向けナビゲーションベクターマップの自動生成
趣味メカトロエンジニア
September 05, 2026
More Decks by 趣味メカトロエンジニア
See All by 趣味メカトロエンジニア
家庭で作る自律移動モビリティのLiDAR自己位置推定
karicontrol
0
540
自律移動ロボットの安全機構のためのLiDARによる速度推定
karicontrol
0
1.5k
屋外ROS 2ロボットのための車輪速を用いないGNSS・IMU車速推定
karicontrol
0
1.3k
ROS 2ロボットのための簡易地図作成とGNSS自己位置推定
karicontrol
0
1k
Featured
See All Featured
Reflections from 52 weeks, 52 projects
jeffersonlam
356
21k
Statistics for Hackers
jakevdp
799
230k
Easily Structure & Communicate Ideas using Wireframe
afnizarnur
194
17k
The browser strikes back
jonoalderson
0
1.7k
Jess Joyce - The Pitfalls of Following Frameworks
techseoconnect
PRO
1
420
How to train your dragon (web standard)
notwaldorf
97
6.8k
Fantastic passwords and where to find them - at NoRuKo
philnash
52
3.9k
BBQ
matthewcrist
89
10k
brightonSEO & MeasureFest 2025 - Christian Goodrich - Winning strategies for Black Friday CRO & PPC
cargoodrich
3
850
Why Your Marketing Sucks and What You Can Do About It - Sophie Logan
marketingsoph
0
410
Documentation Writing (for coders)
carmenintech
77
5.5k
Darren the Foodie - Storyboard
khoart
PRO
4
4k
Transcript
FA設備技術勉強会 2026/09/05 ※所属先企業とは一切関係ありません。個人としての発表です。 構内・限定領域における 自律移動・自動運転向けナビゲーション/ベクターマップの自動生成 ― LiDAR Mobility Map Generator
― 〇趣味メカトロエンジニア( X(旧Twitter):@KariControl)
アジェンダ ◼ 発表前半:自律移動システムにおける地図と作成上の課題 ◼ 発表後半:SLAM/rosbag2から地図を自動生成するツール紹介 2
アジェンダ ◼ 発表前半:自律移動システムにおける地図と作成上の課題 ◼ 発表後半:SLAM/rosbag2から地図を自動生成するツール紹介 3
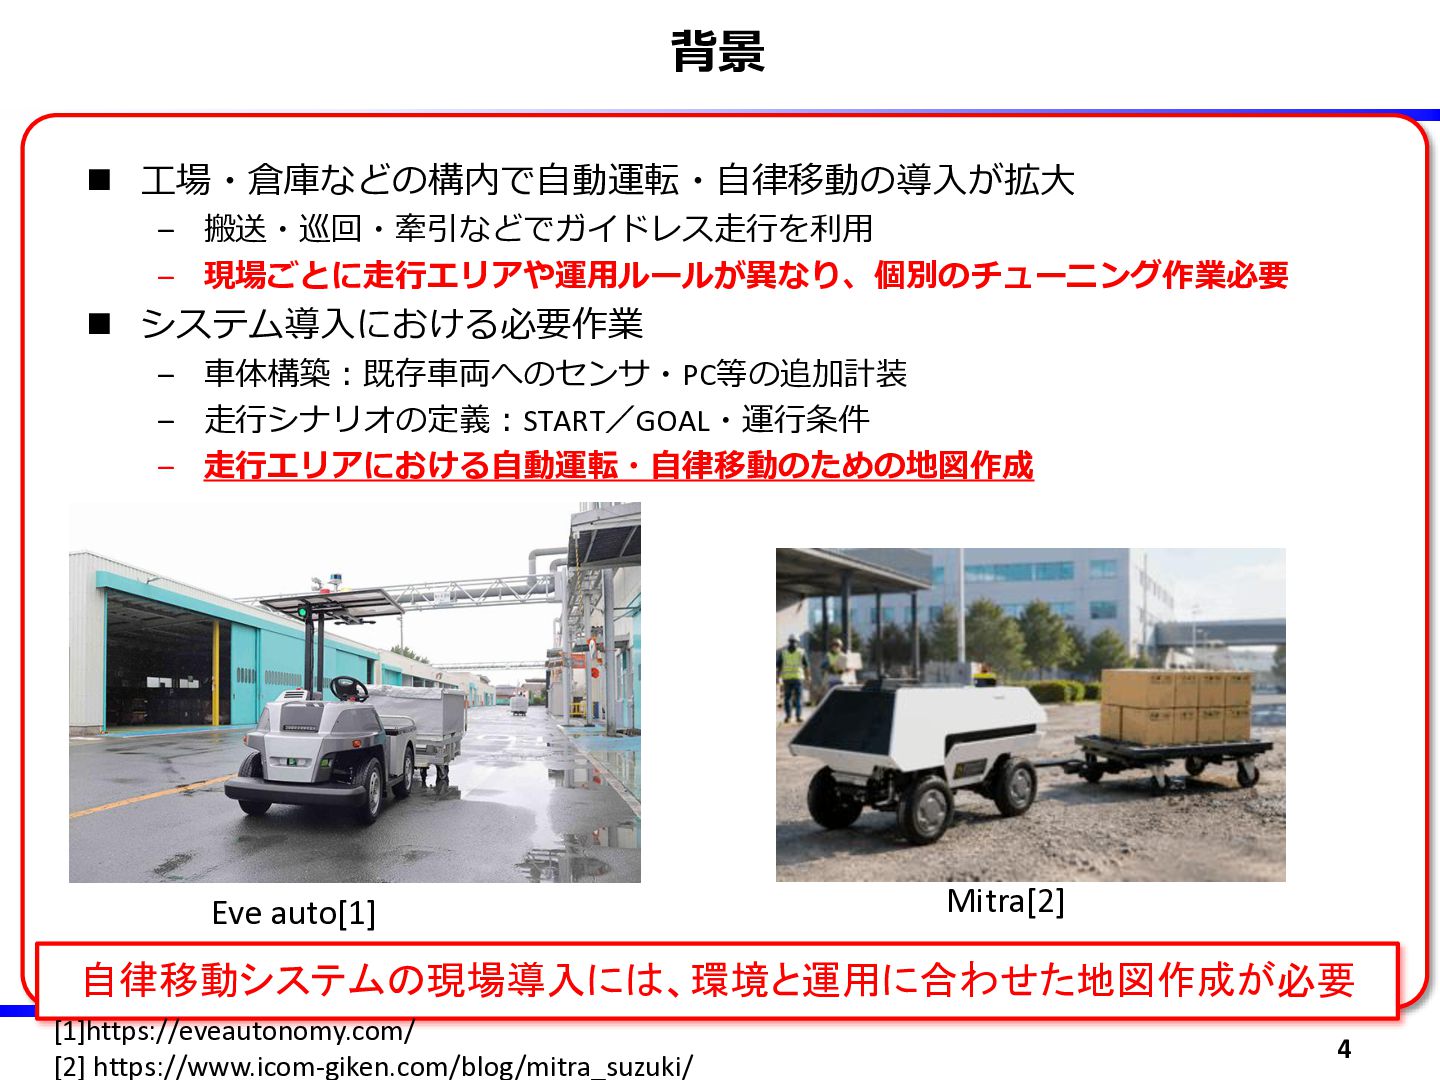
背景 ◼ 工場・倉庫などの構内で自動運転・自律移動の導入が拡大 – 搬送・巡回・牽引などでガイドレス走行を利用 – 現場ごとに走行エリアや運用ルールが異なり、個別のチューニング作業必要 ◼ システム導入における必要作業 –
車体構築:既存車両へのセンサ・PC等の追加計装 – 走行シナリオの定義:START/GOAL・運行条件 – 走行エリアにおける自動運転・自律移動のための地図作成 Eve auto[1] Mitra[2] 自律移動システムの現場導入には、環境と運用に合わせた地図作成が必要 [1]https://eveautonomy.com/ [2] https://www.icom-giken.com/blog/mitra_suzuki/ 4
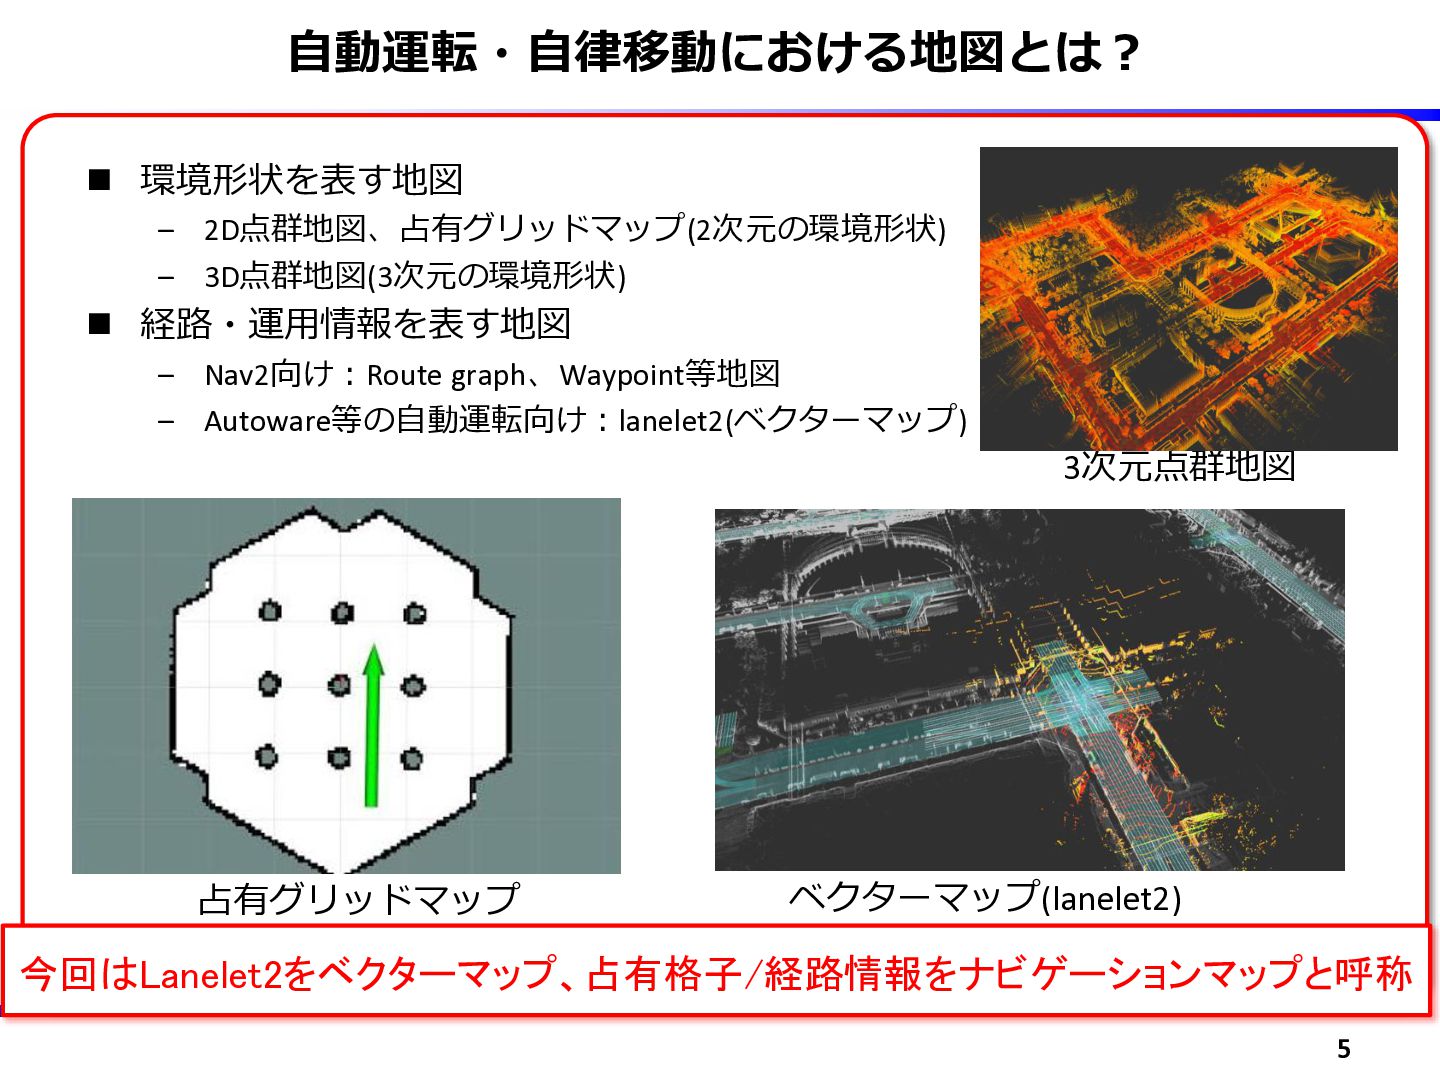
自動運転・自律移動における地図とは? ◼ 環境形状を表す地図 – 2D点群地図、占有グリッドマップ(2次元の環境形状) – 3D点群地図(3次元の環境形状) ◼ 経路・運用情報を表す地図 –
Nav2向け:Route graph、Waypoint等地図 – Autoware等の自動運転向け:lanelet2(ベクターマップ) 3次元点群地図 占有グリッドマップ ベクターマップ(lanelet2) 今回はLanelet2をベクターマップ、占有格子/経路情報をナビゲーションマップと呼称 5
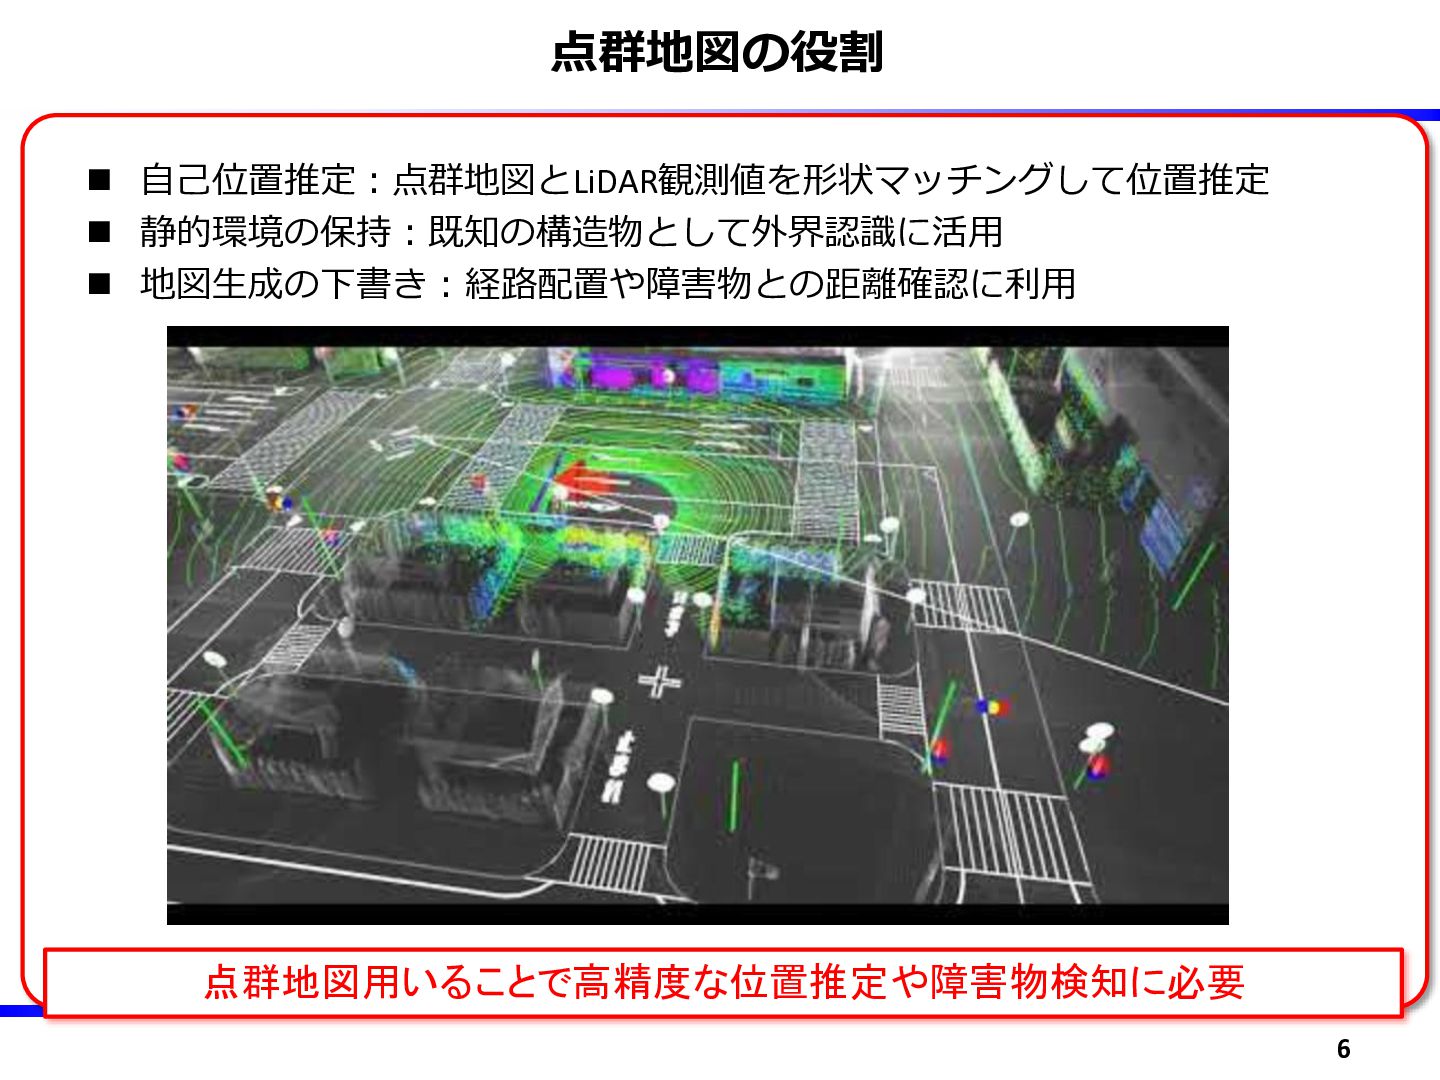
点群地図の役割 ◼ 自己位置推定:点群地図とLiDAR観測値を形状マッチングして位置推定 ◼ 静的環境の保持:既知の構造物として外界認識に活用 ◼ 地図生成の下書き:経路配置や障害物との距離確認に利用 点群地図用いることで高精度な位置推定や障害物検知に必要 6
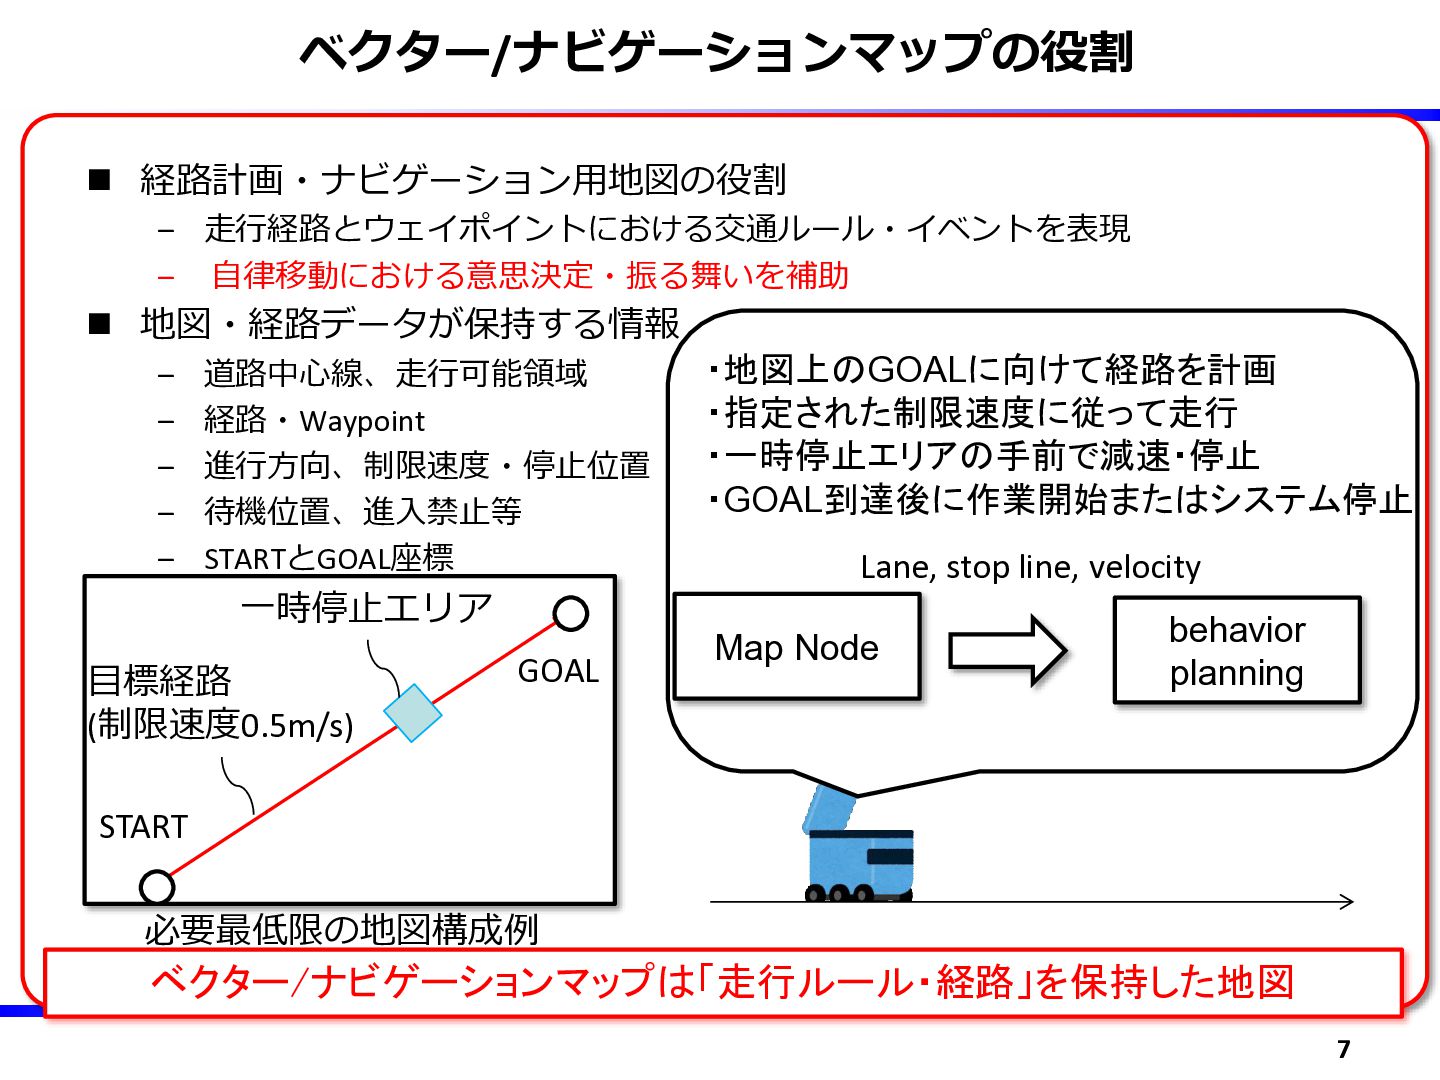
ベクター/ナビゲーションマップの役割 ◼ 経路計画・ナビゲーション用地図の役割 – 走行経路とウェイポイントにおける交通ルール・イベントを表現 – 自律移動における意思決定・振る舞いを補助 ◼ 地図・経路データが保持する情報 –
– – – – 道路中心線、走行可能領域 経路・Waypoint 進行方向、制限速度・停止位置 待機位置、進入禁止等 STARTとGOAL座標 一時停止エリア 目標経路 (制限速度0.5m/s) GOAL ・地図上のGOALに向けて経路を計画 ・指定された制限速度に従って走行 ・一時停止エリアの手前で減速・停止 ・GOAL到達後に作業開始またはシステム停止 Lane, stop line, velocity Map Node behavior planning START 必要最低限の地図構成例 ベクター/ナビゲーションマップは「走行ルール・経路」を保持した地図 7
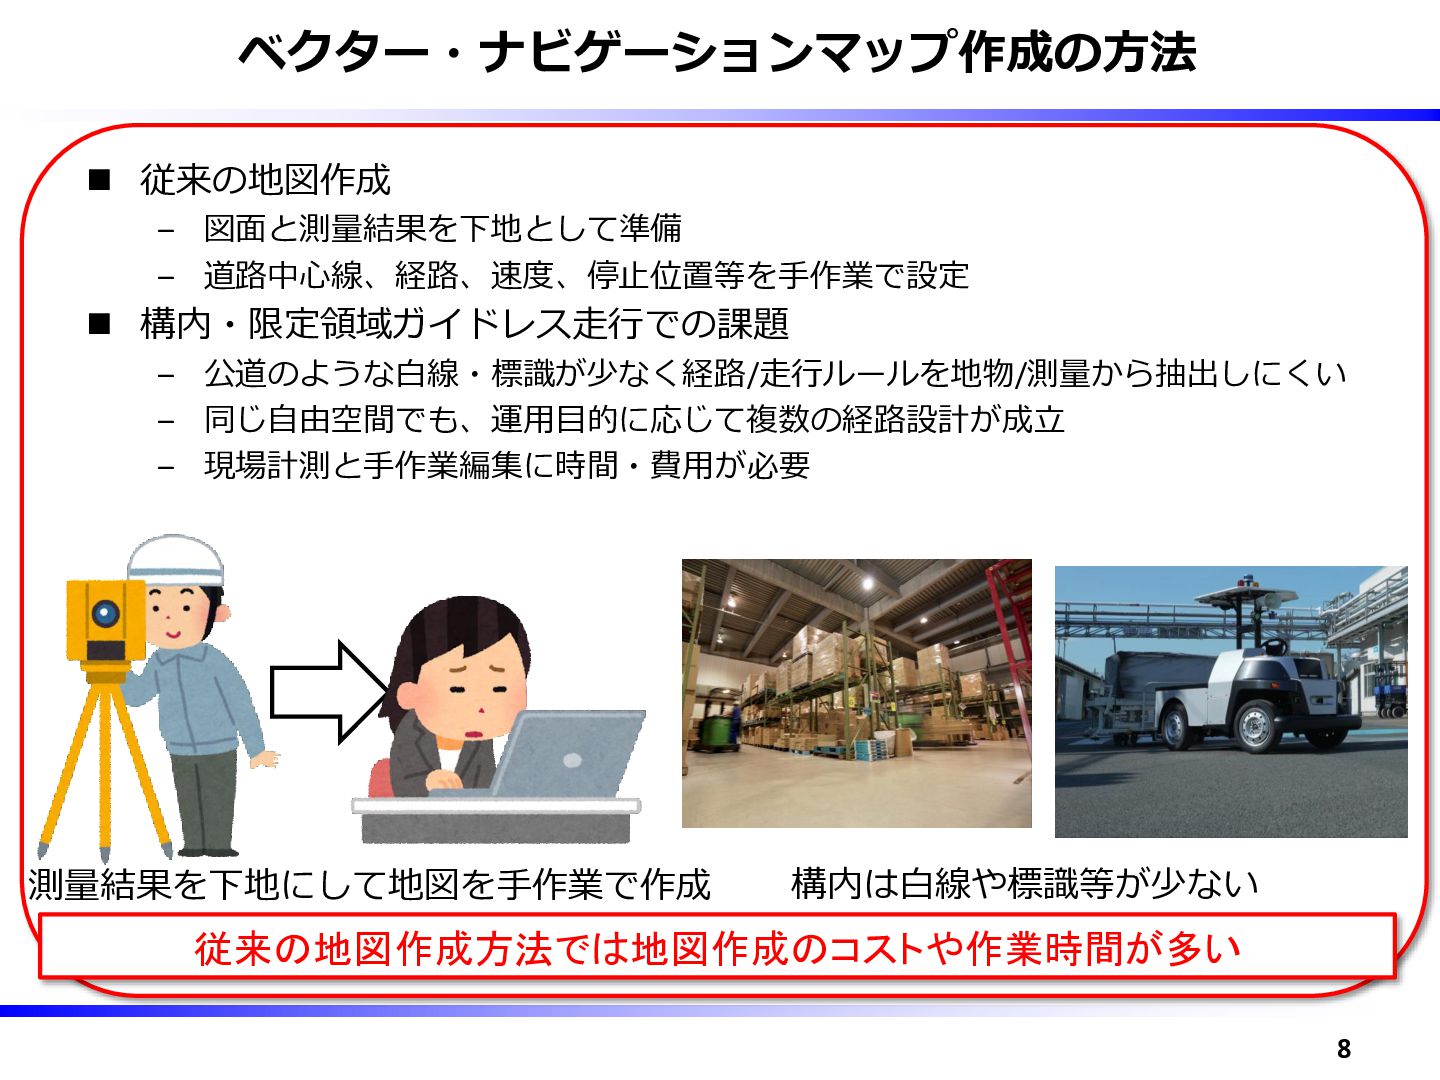
ベクター・ナビゲーションマップ作成の方法 ◼ 従来の地図作成 – 図面と測量結果を下地として準備 – 道路中心線、経路、速度、停止位置等を手作業で設定 ◼ 構内・限定領域ガイドレス走行での課題 –
公道のような白線・標識が少なく経路/走行ルールを地物/測量から抽出しにくい – 同じ自由空間でも、運用目的に応じて複数の経路設計が成立 – 現場計測と手作業編集に時間・費用が必要 測量結果を下地にして地図を手作業で作成 構内は白線や標識等が少ない 従来の地図作成方法では地図作成のコストや作業時間が多い 8
アジェンダ ◼ 発表前半:自律移動システムにおける地図と作成上の課題 ◼ 発表後半:SLAM/rosbag2から地図を自動生成するツール紹介 9
アジェンダ ◼ 発表前半:自律移動システムにおける地図と作成上の課題 ◼ 発表後半:SLAM/rosbag2から地図を自動生成するツール紹介 10
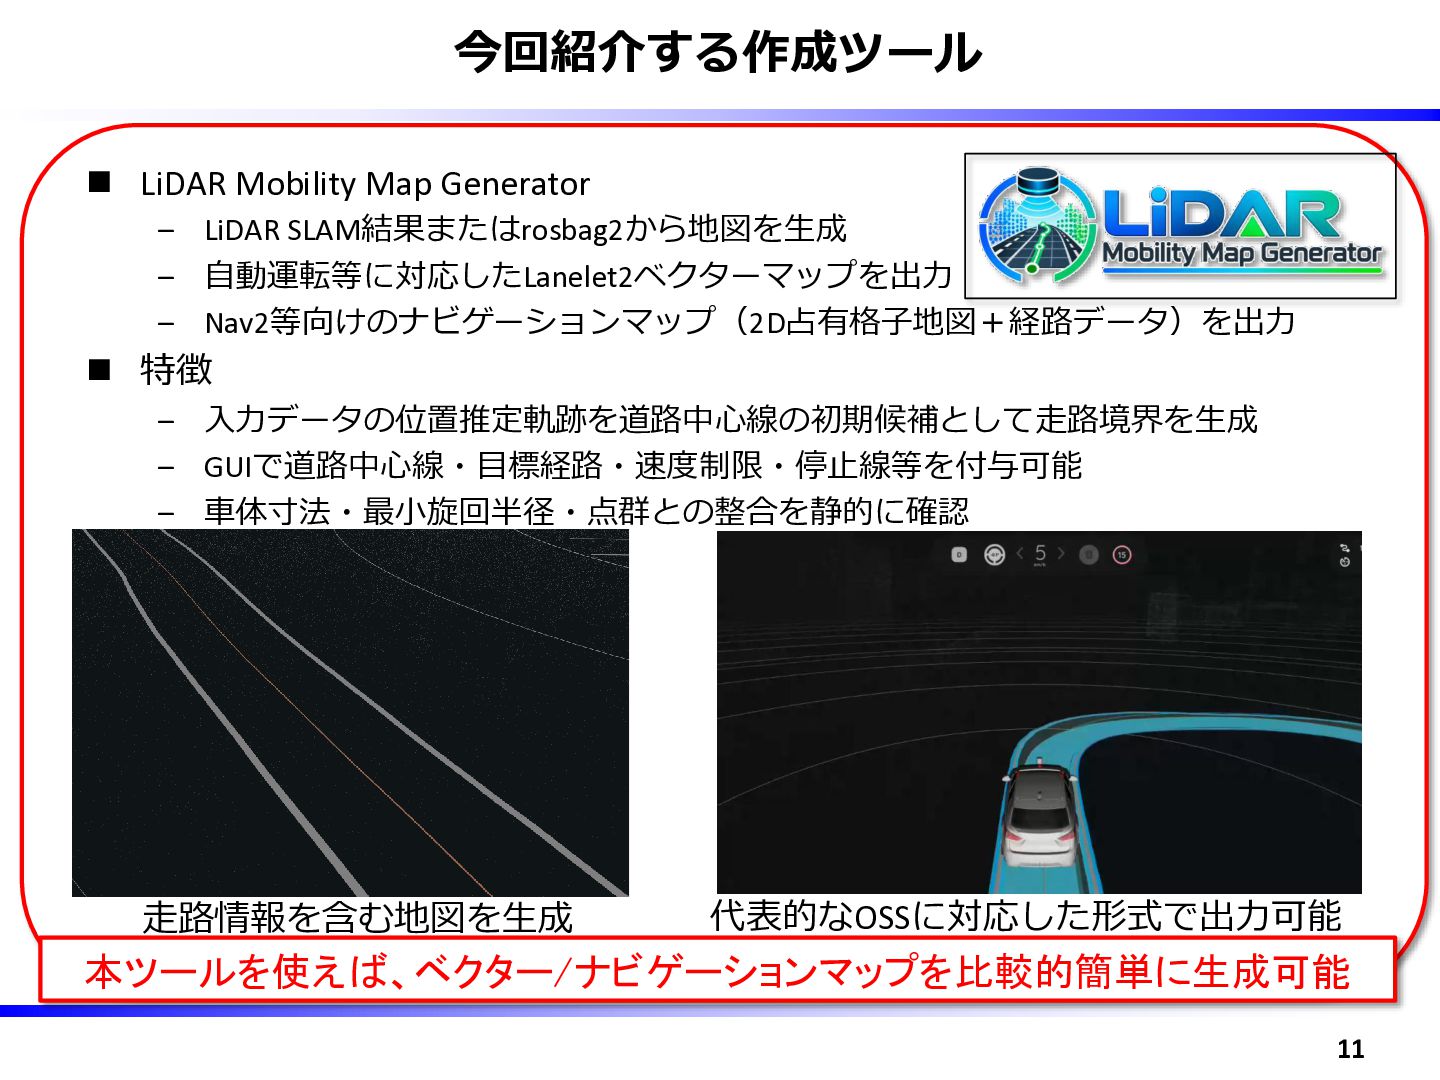
今回紹介する作成ツール ◼ LiDAR Mobility Map Generator – LiDAR SLAM結果またはrosbag2から地図を生成 –
自動運転等に対応したLanelet2ベクターマップを出力 – Nav2等向けのナビゲーションマップ(2D占有格子地図+経路データ)を出力 ◼ 特徴 – 入力データの位置推定軌跡を道路中心線の初期候補として走路境界を生成 – GUIで道路中心線・目標経路・速度制限・停止線等を付与可能 – 車体寸法・最小旋回半径・点群との整合を静的に確認 走路情報を含む地図を生成 代表的なOSSに対応した形式で出力可能 本ツールを使えば、ベクター/ナビゲーションマップを比較的簡単に生成可能 11
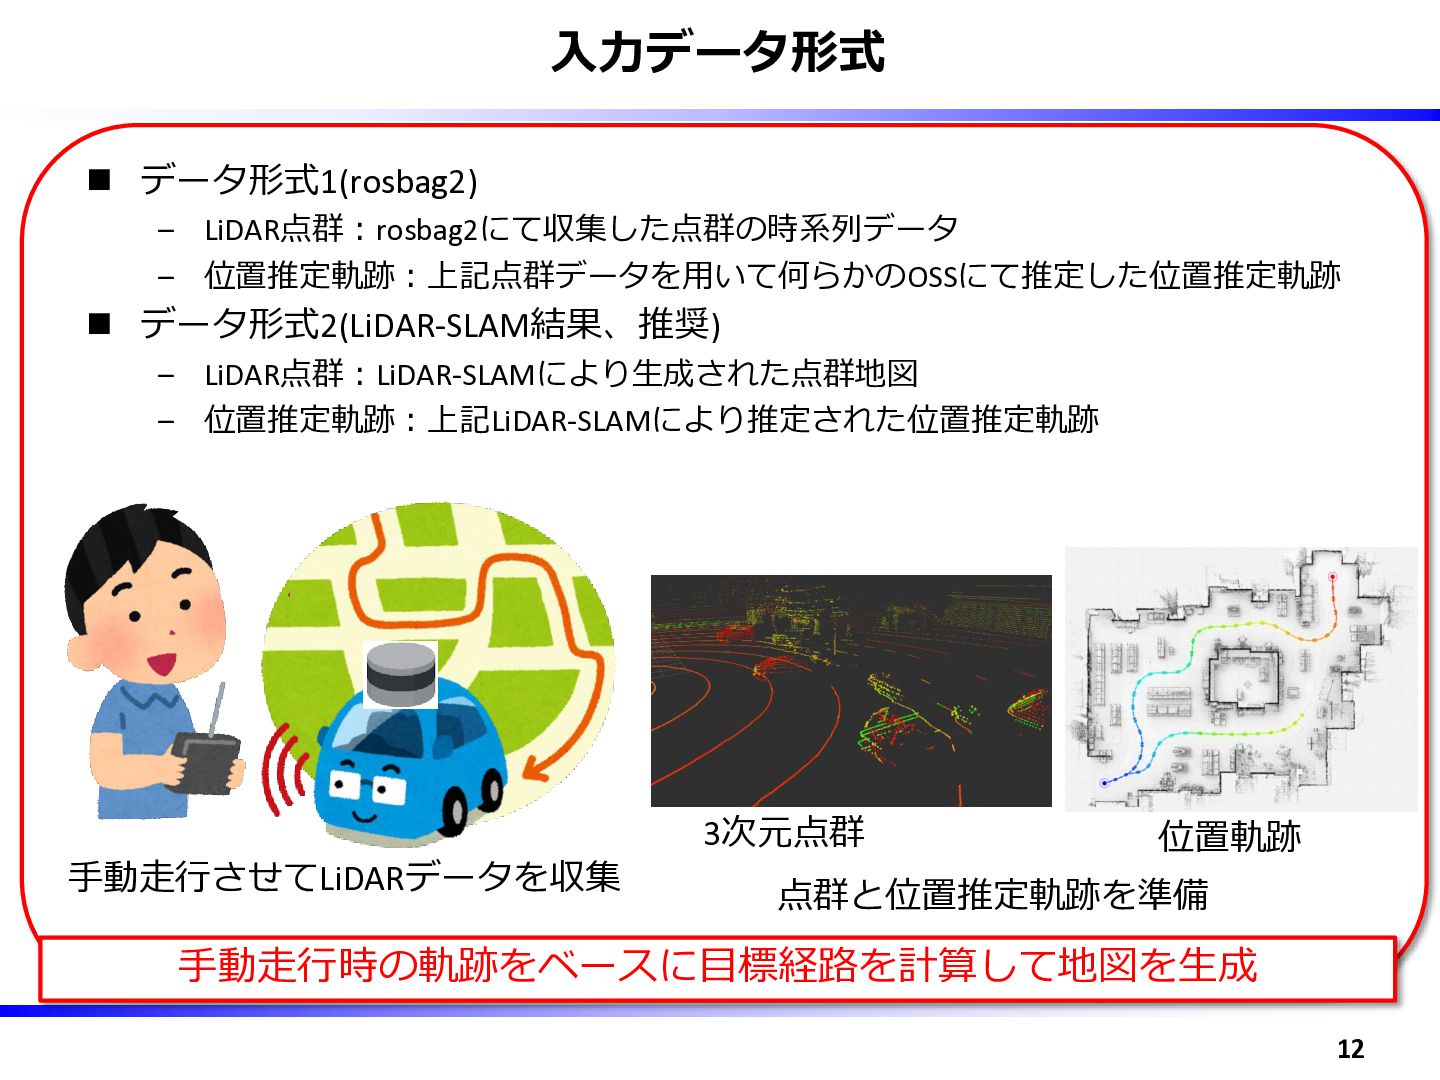
入力データ形式 ◼ データ形式1(rosbag2) – LiDAR点群:rosbag2にて収集した点群の時系列データ – 位置推定軌跡:上記点群データを用いて何らかのOSSにて推定した位置推定軌跡 ◼ データ形式2(LiDAR-SLAM結果、推奨) –
LiDAR点群:LiDAR-SLAMにより生成された点群地図 – 位置推定軌跡:上記LiDAR-SLAMにより推定された位置推定軌跡 手動走行させてLiDARデータを収集 3次元点群 位置軌跡 点群と位置推定軌跡を準備 手動走行時の軌跡をベースに目標経路を計算して地図を生成 12
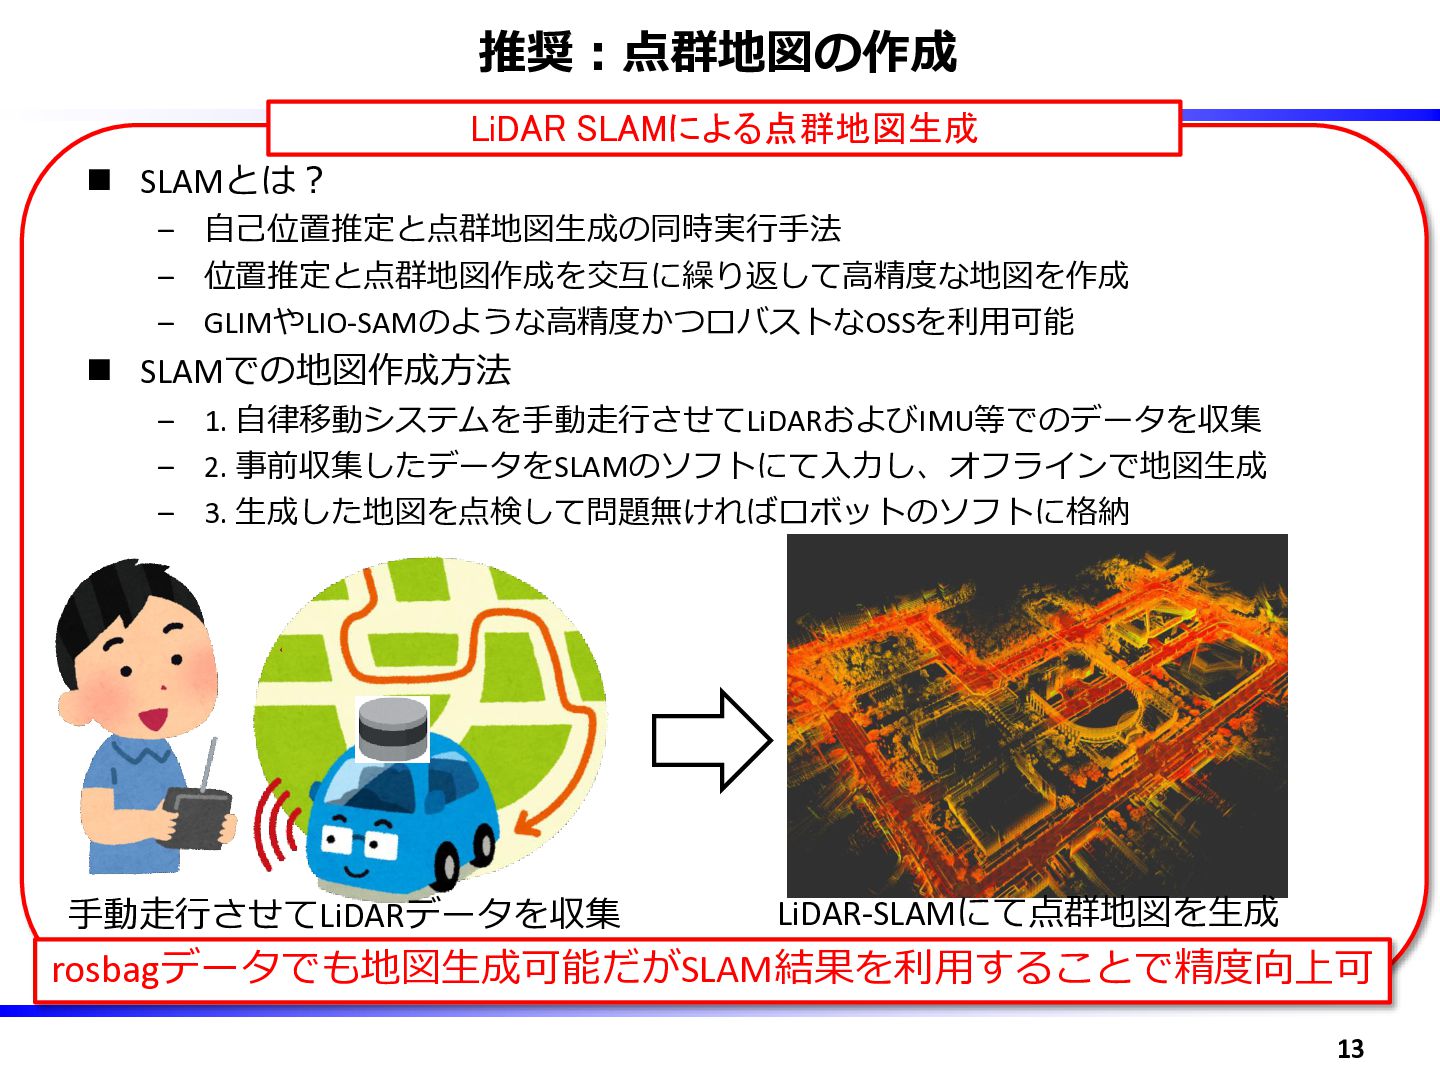
推奨:点群地図の作成 LiDAR SLAMによる点群地図生成 ◼ SLAMとは? – 自己位置推定と点群地図生成の同時実行手法 – 位置推定と点群地図作成を交互に繰り返して高精度な地図を作成 –
GLIMやLIO-SAMのような高精度かつロバストなOSSを利用可能 ◼ SLAMでの地図作成方法 – 1. 自律移動システムを手動走行させてLiDARおよびIMU等でのデータを収集 – 2. 事前収集したデータをSLAMのソフトにて入力し、オフラインで地図生成 – 3. 生成した地図を点検して問題無ければロボットのソフトに格納 手動走行させてLiDARデータを収集 LiDAR-SLAMにて点群地図を生成 rosbagデータでも地図生成可能だがSLAM結果を利用することで精度向上可 13
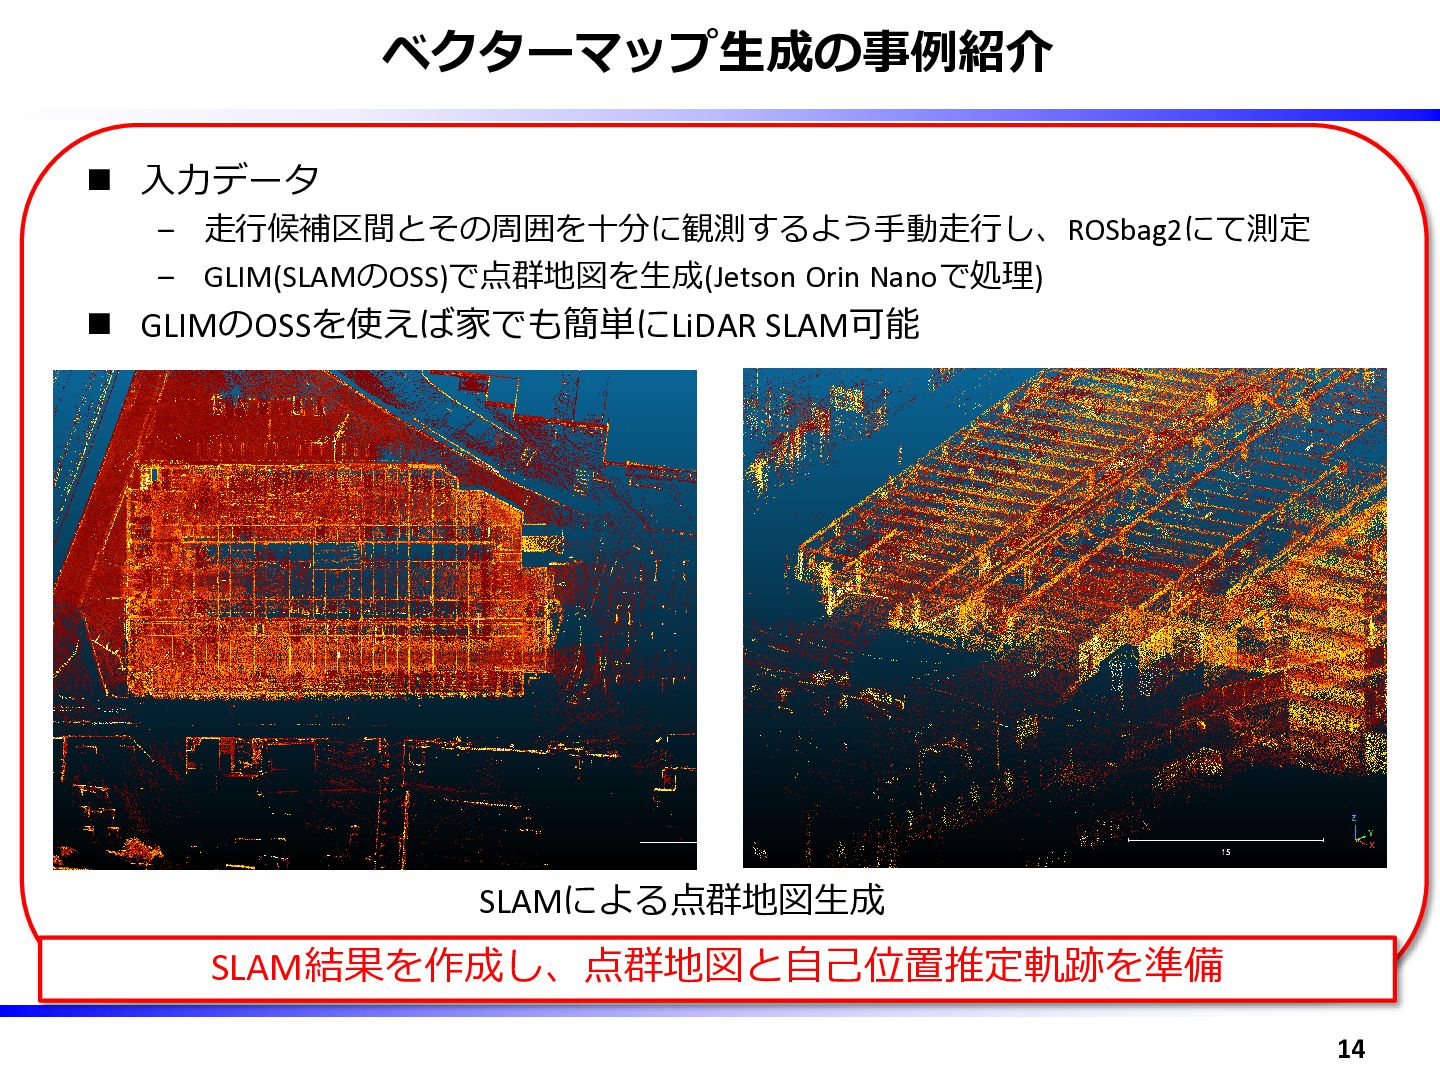
ベクターマップ生成の事例紹介 ◼ 入力データ – 走行候補区間とその周囲を十分に観測するよう手動走行し、ROSbag2にて測定 – GLIM(SLAMのOSS)で点群地図を生成(Jetson Orin Nanoで処理) ◼
GLIMのOSSを使えば家でも簡単にLiDAR SLAM可能 SLAMによる点群地図生成 SLAM結果を作成し、点群地図と自己位置推定軌跡を準備 14
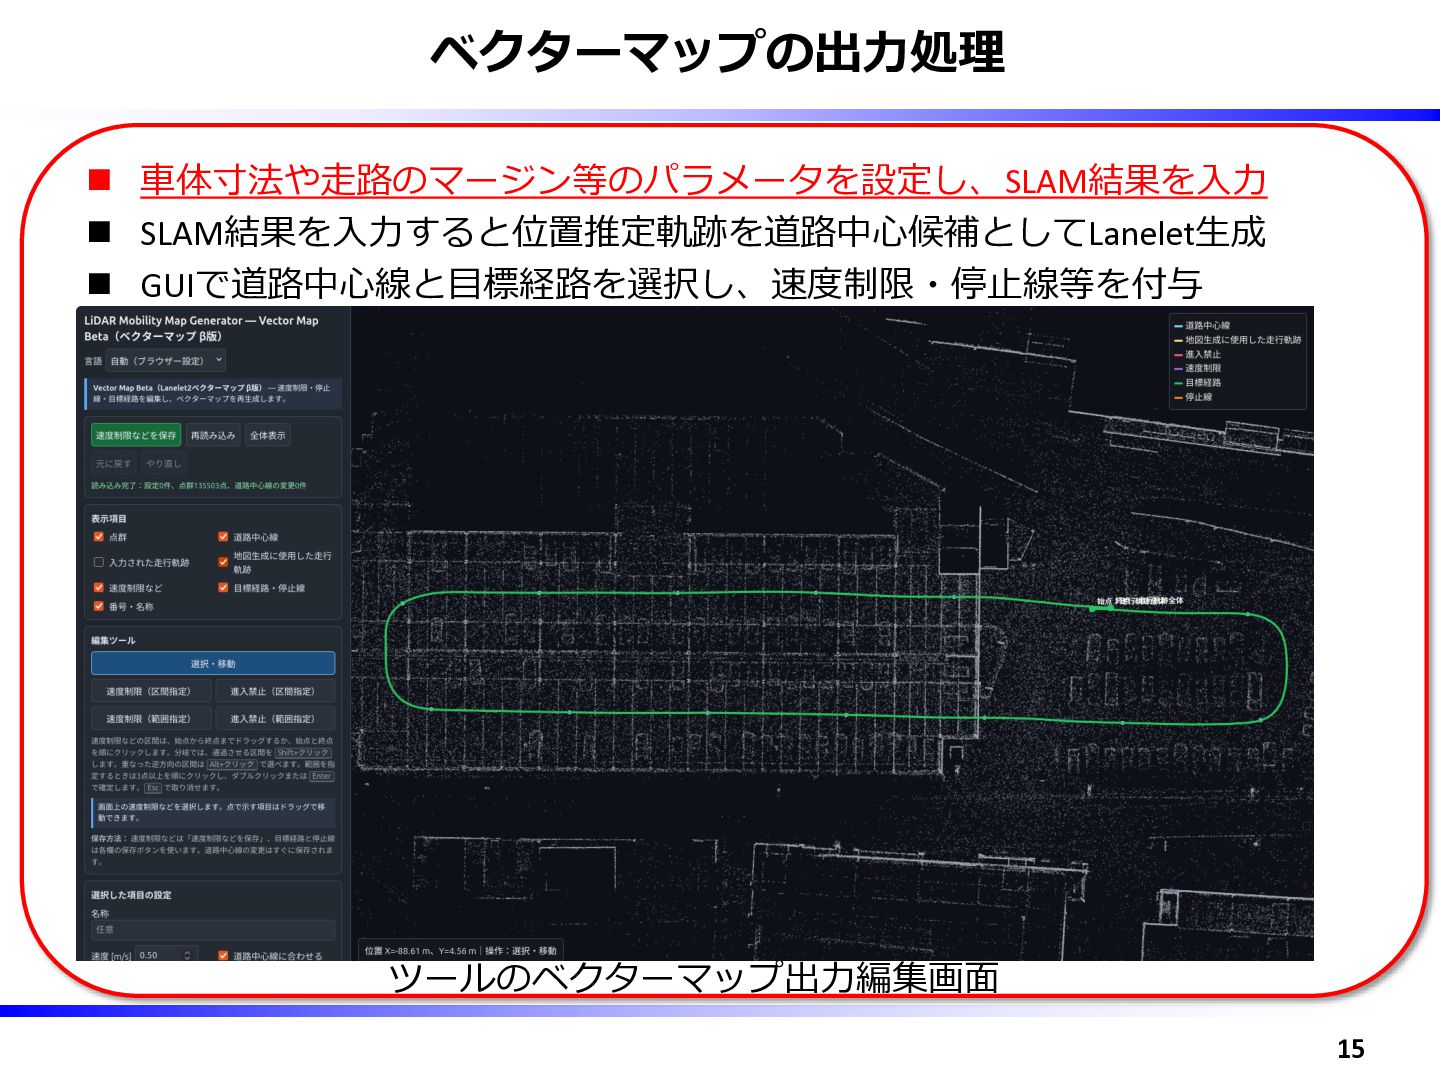
ベクターマップの出力処理 ◼ 車体寸法や走路のマージン等のパラメータを設定し、SLAM結果を入力 ◼ SLAM結果を入力すると位置推定軌跡を道路中心候補としてLanelet生成 ◼ GUIで道路中心線と目標経路を選択し、速度制限・停止線等を付与 ツールのベクターマップ出力編集画面 15
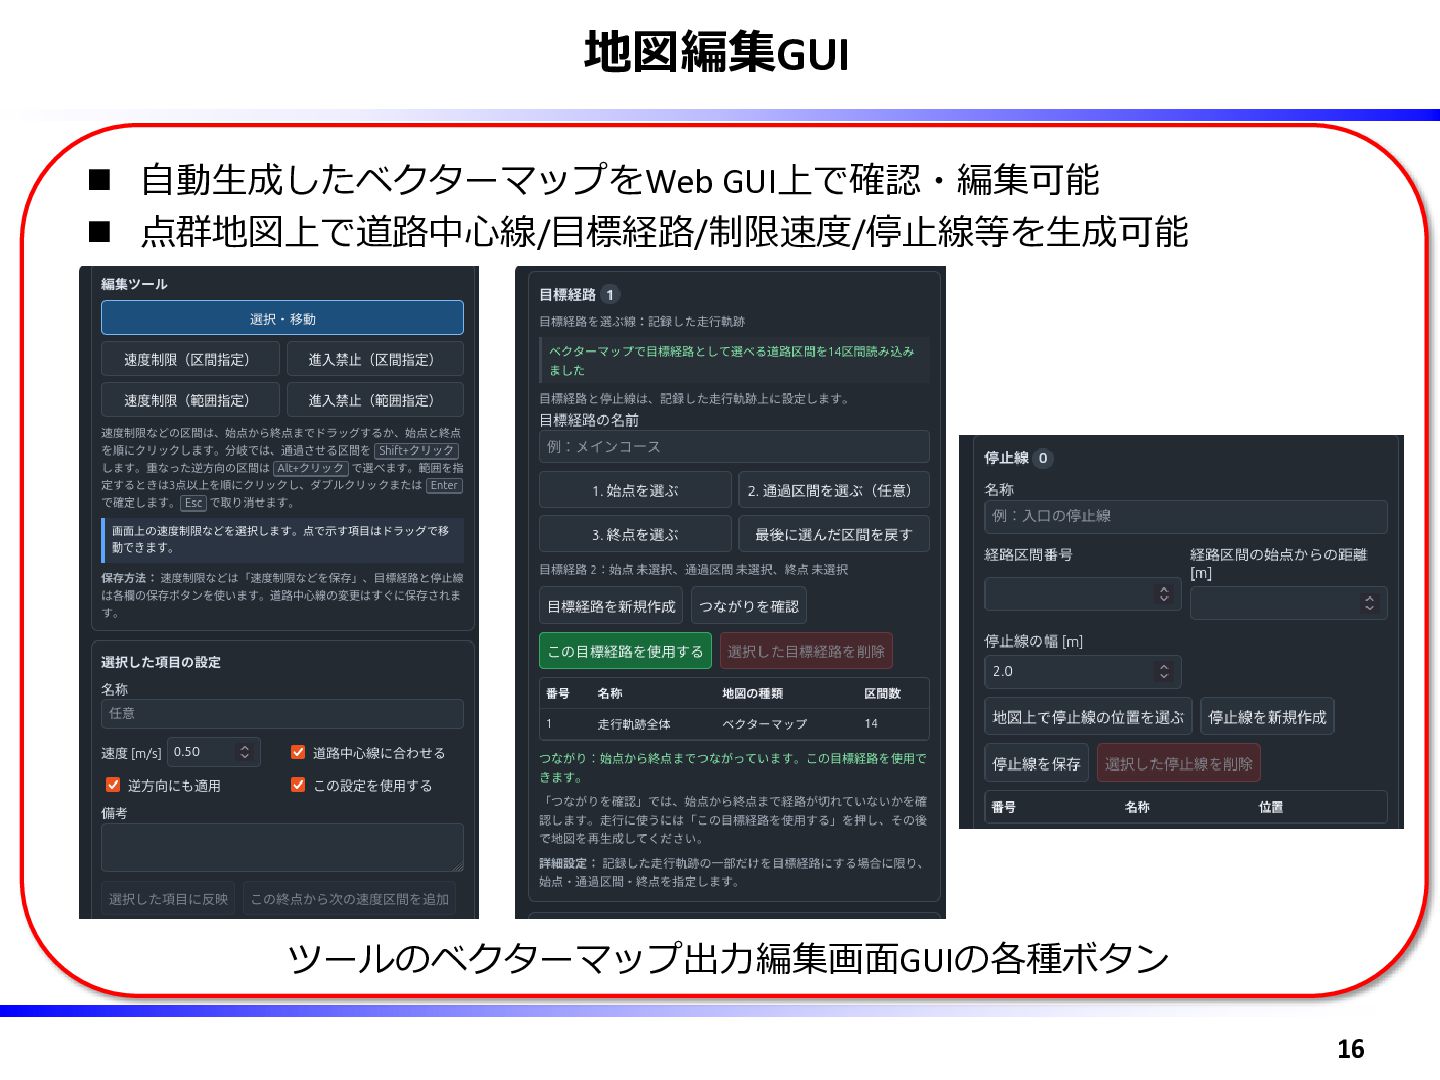
地図編集GUI ◼ 自動生成したベクターマップをWeb GUI上で確認・編集可能 ◼ 点群地図上で道路中心線/目標経路/制限速度/停止線等を生成可能 ツールのベクターマップ出力編集画面GUIの各種ボタン 16
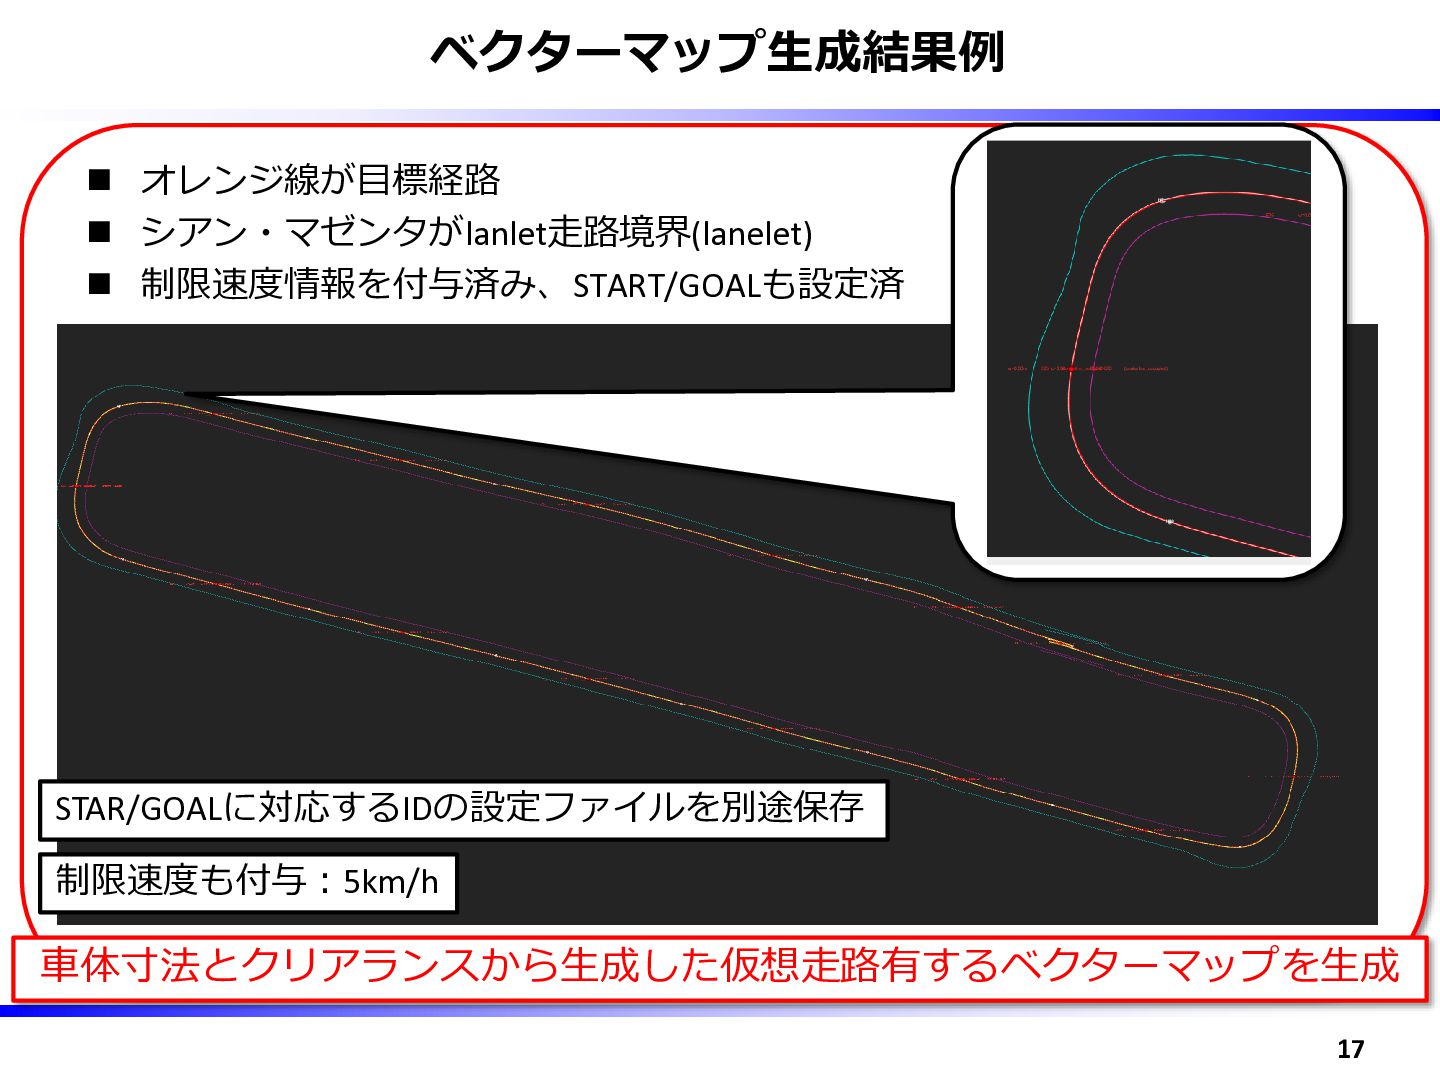
ベクターマップ生成結果例 ◼ オレンジ線が目標経路 ◼ シアン・マゼンタがlanlet走路境界(lanelet) ◼ 制限速度情報を付与済み、START/GOALも設定済 STAR/GOALに対応するIDの設定ファイルを別途保存 制限速度も付与:5km/h 車体寸法とクリアランスから生成した仮想走路有するベクターマップを生成
17
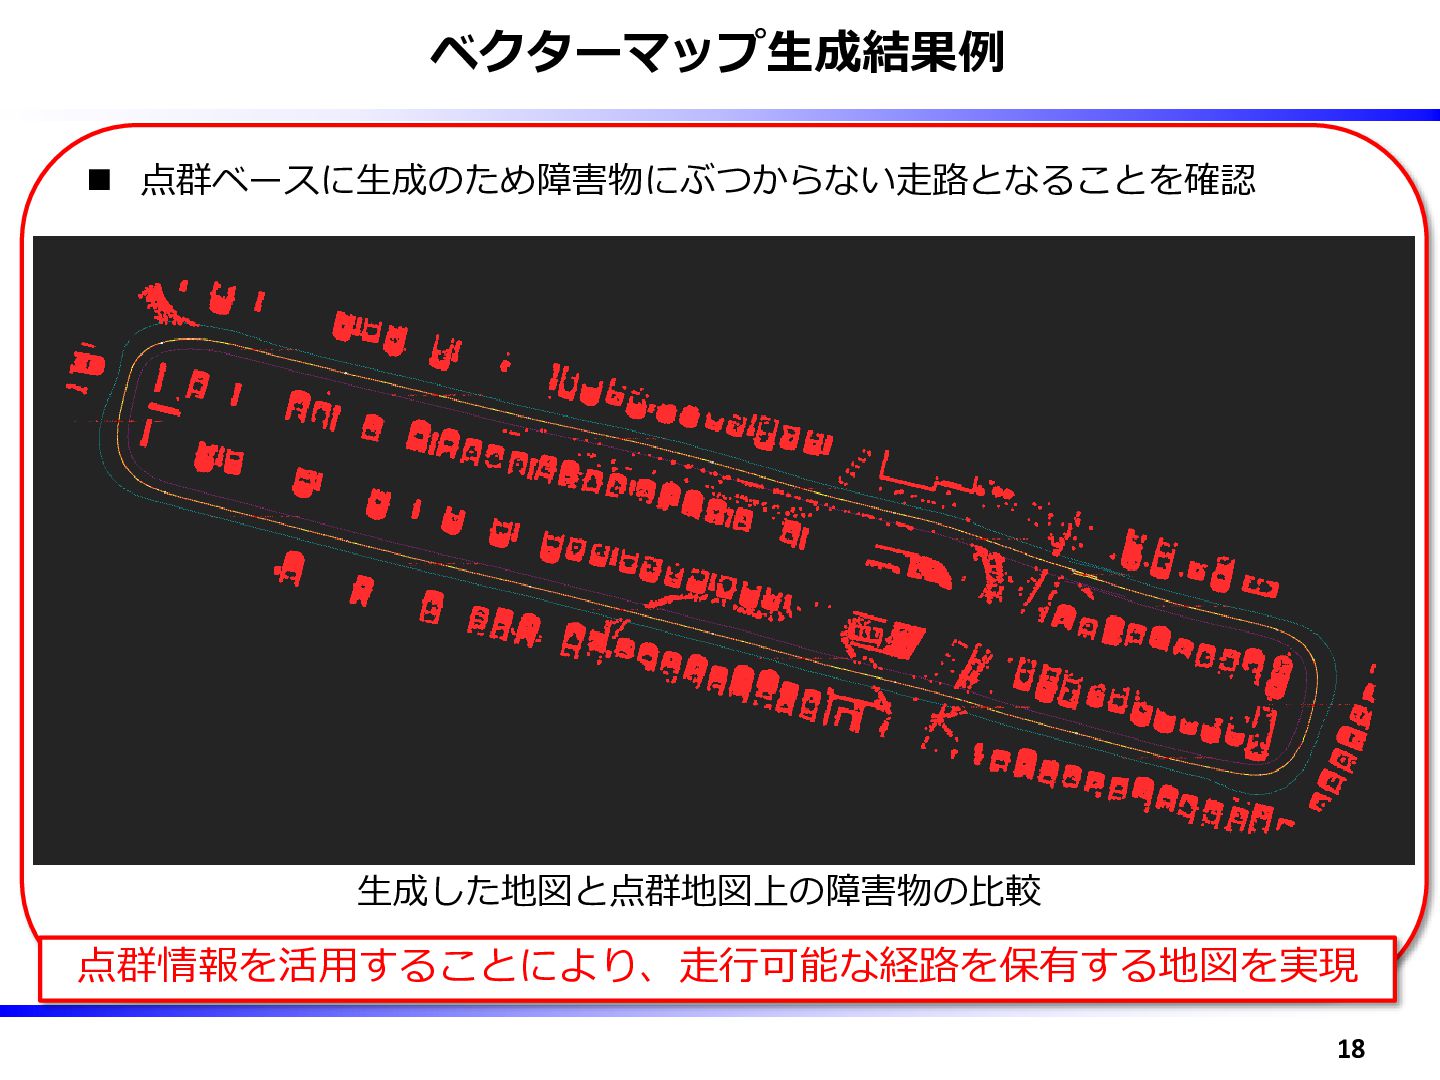
ベクターマップ生成結果例 ◼ 点群ベースに生成のため障害物にぶつからない走路となることを確認 生成した地図と点群地図上の障害物の比較 点群情報を活用することにより、走行可能な経路を保有する地図を実現 18
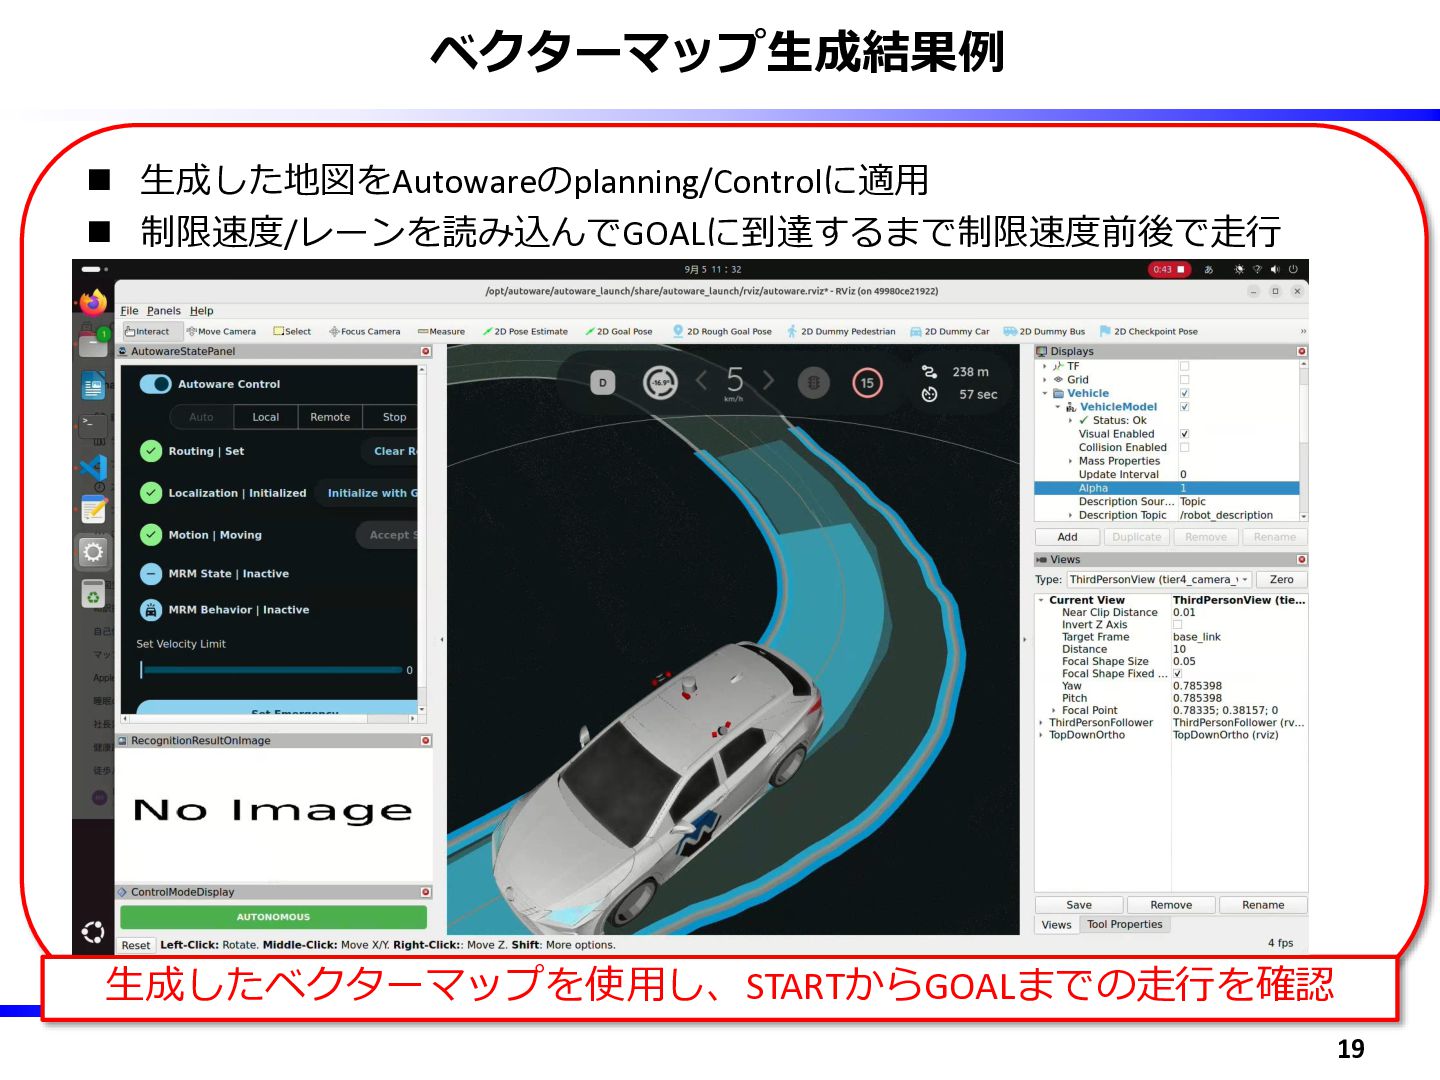
ベクターマップ生成結果例 ◼ 生成した地図をAutowareのplanning/Controlに適用 ◼ 制限速度/レーンを読み込んでGOALに到達するまで制限速度前後で走行 生成したベクターマップを使用し、STARTからGOALまでの走行を確認 19
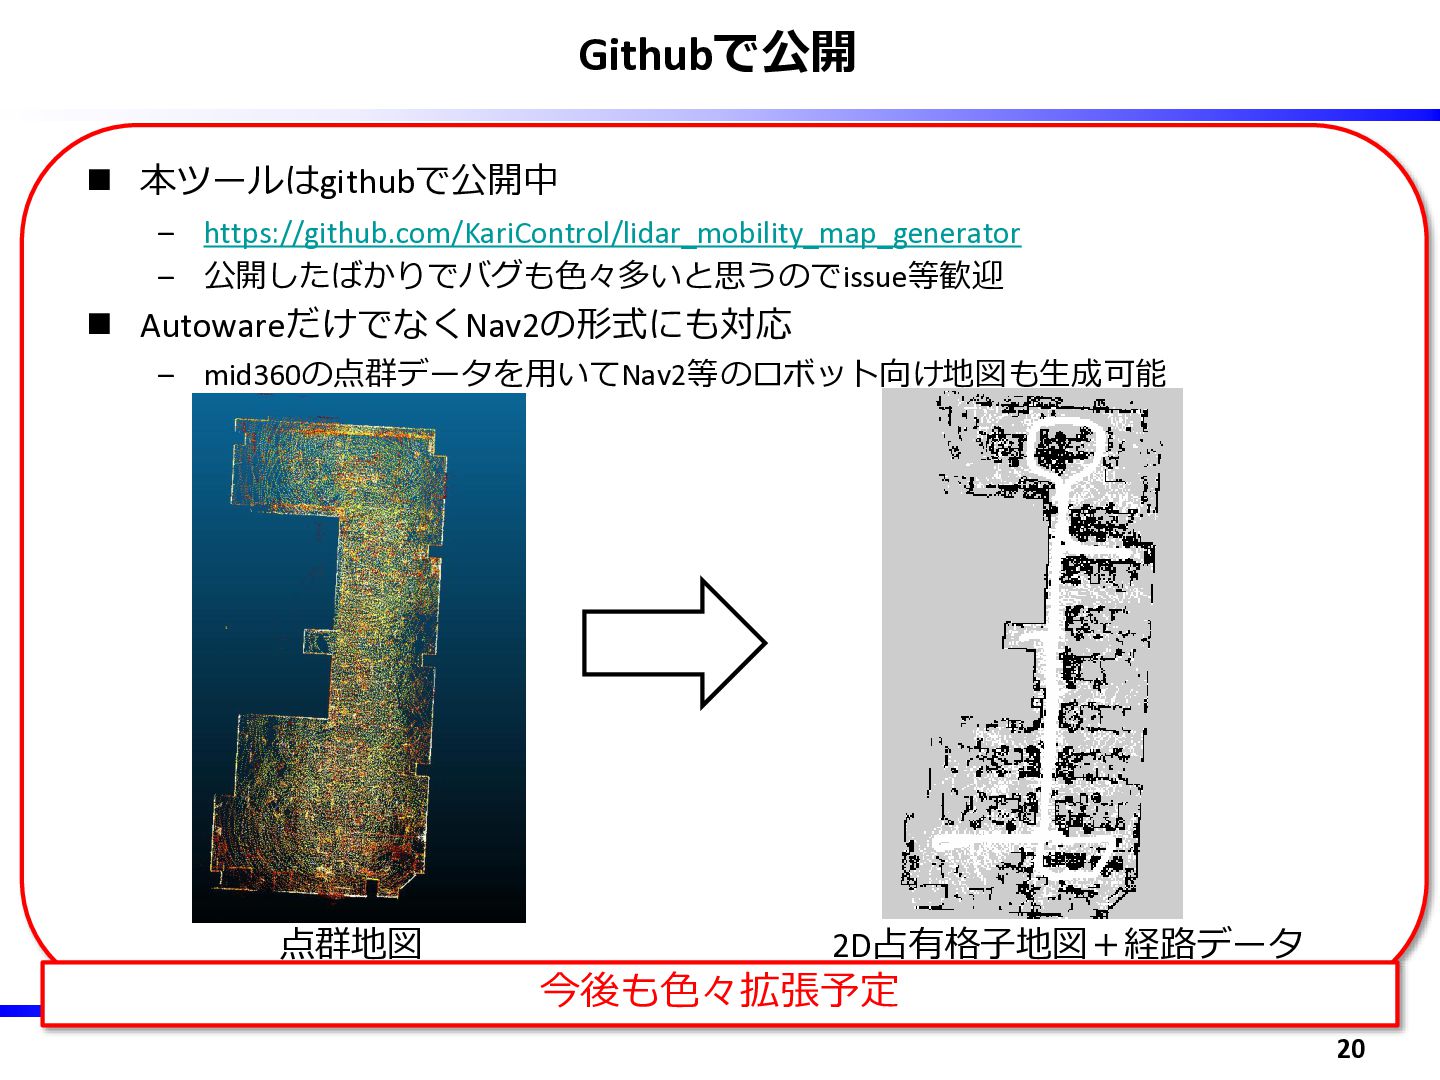
Githubで公開 ◼ 本ツールはgithubで公開中 – https://github.com/KariControl/lidar_mobility_map_generator – 公開したばかりでバグも色々多いと思うのでissue等歓迎 ◼ AutowareだけでなくNav2の形式にも対応 –
mid360の点群データを用いてNav2等のロボット向け地図も生成可能 点群地図 2D占有格子地図+経路データ 今後も色々拡張予定 20
ご清聴ありがとうございました 21


 karicontrol
 jeffersonlam
 jakevdp
 afnizarnur
 jonoalderson
 techseoconnect
 notwaldorf
 philnash
 matthewcrist
 cargoodrich
 marketingsoph
 carmenintech
 khoart