Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
家庭で作る自律移動モビリティのLiDAR自己位置推定
Search
趣味メカトロエンジニア
April 04, 2026
540
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
家庭で作る自律移動モビリティのLiDAR自己位置推定
趣味メカトロエンジニア
April 04, 2026
More Decks by 趣味メカトロエンジニア
See All by 趣味メカトロエンジニア
構内・限定領域における自律移動・自動運転向けナビゲーションベクターマップの自動生成
karicontrol
0
440
自律移動ロボットの安全機構のためのLiDARによる速度推定
karicontrol
0
1.5k
屋外ROS 2ロボットのための車輪速を用いないGNSS・IMU車速推定
karicontrol
0
1.3k
ROS 2ロボットのための簡易地図作成とGNSS自己位置推定
karicontrol
0
1k
Featured
See All Featured
New Earth Scene 8
popppiees
4
2.6k
Measuring & Analyzing Core Web Vitals
bluesmoon
9
1k
How to Talk to Developers About Accessibility
jct
2
560
Un-Boring Meetings
codingconduct
0
430
Groundhog Day: Seeking Process in Gaming for Health
codingconduct
0
380
HTML-Aware ERB: The Path to Reactive Rendering @ RubyCon 2026, Rimini, Italy
marcoroth
5
750
A Tale of Four Properties
chriscoyier
163
24k
Utilizing Notion as your number one productivity tool
mfonobong
4
600
Sam Torres - BigQuery for SEOs
techseoconnect
PRO
0
550
Joys of Absence: A Defence of Solitary Play
codingconduct
1
530
Designing Powerful Visuals for Engaging Learning
tmiket
1
580
Rebuilding a faster, lazier Slack
samanthasiow
85
9.7k
Transcript
家庭で作る自律移動モビリティのLiDAR自己位置推定 〇趣味メカトロエンジニア( X(旧Twitter):@KariControl) ※旧 元制御系エンジニア 2026/04/04 FA設備技術勉強会 ※所属先企業とは一切関係ありません。個人としての発表です。
はじめに ◼ 自己紹介 – 元制御系エンジニア、4月からハンドルネーム変更 – 元々制御開発専門でしたが、最近はセンシングシステム開発に従事 ◼ ストレス解消のため家庭でモビリティ用ソフト作って実機うごかしてます 2
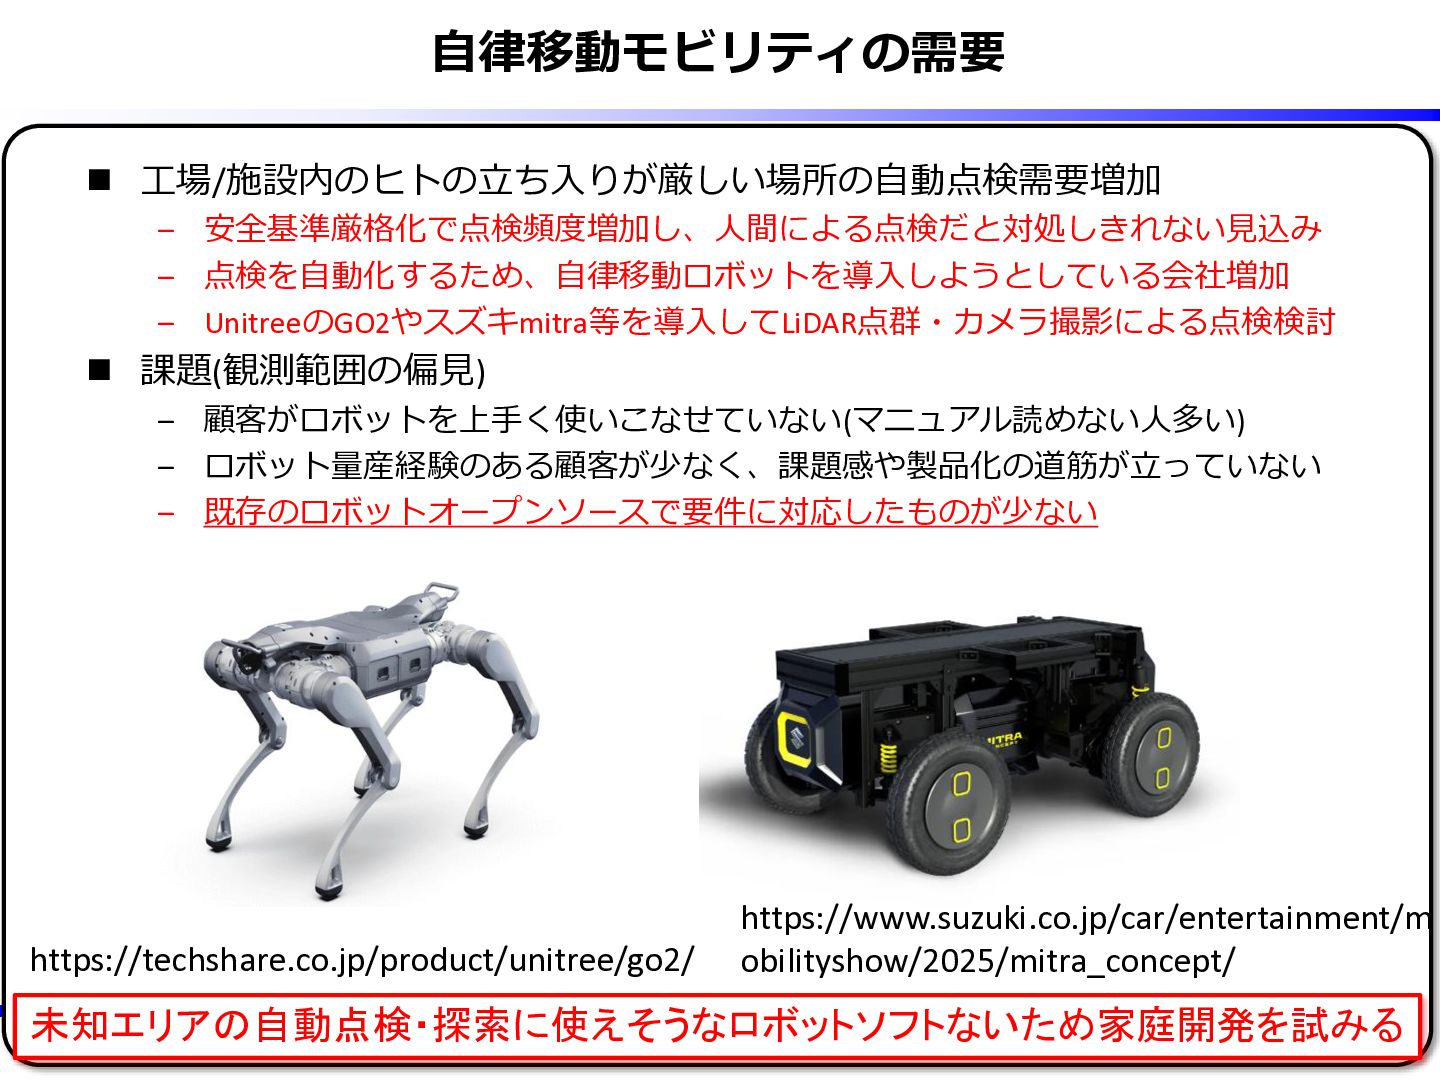
自律移動モビリティの需要 ◼ 工場/施設内のヒトの立ち入りが厳しい場所の自動点検需要増加 – 安全基準厳格化で点検頻度増加し、人間による点検だと対処しきれない見込み – 点検を自動化するため、自律移動ロボットを導入しようとしている会社増加 – UnitreeのGO2やスズキmitra等を導入してLiDAR点群・カメラ撮影による点検検討 ◼
課題(観測範囲の偏見) – 顧客がロボットを上手く使いこなせていない(マニュアル読めない人多い) – ロボット量産経験のある顧客が少なく、課題感や製品化の道筋が立っていない – 既存のロボットオープンソースで要件に対応したものが少ない 3 未知エリアの自動点検・探索に使えそうなロボットソフトないため家庭開発を試みる https://techshare.co.jp/product/unitree/go2/ https://www.suzuki.co.jp/car/entertainment/m obilityshow/2025/mitra_concept/
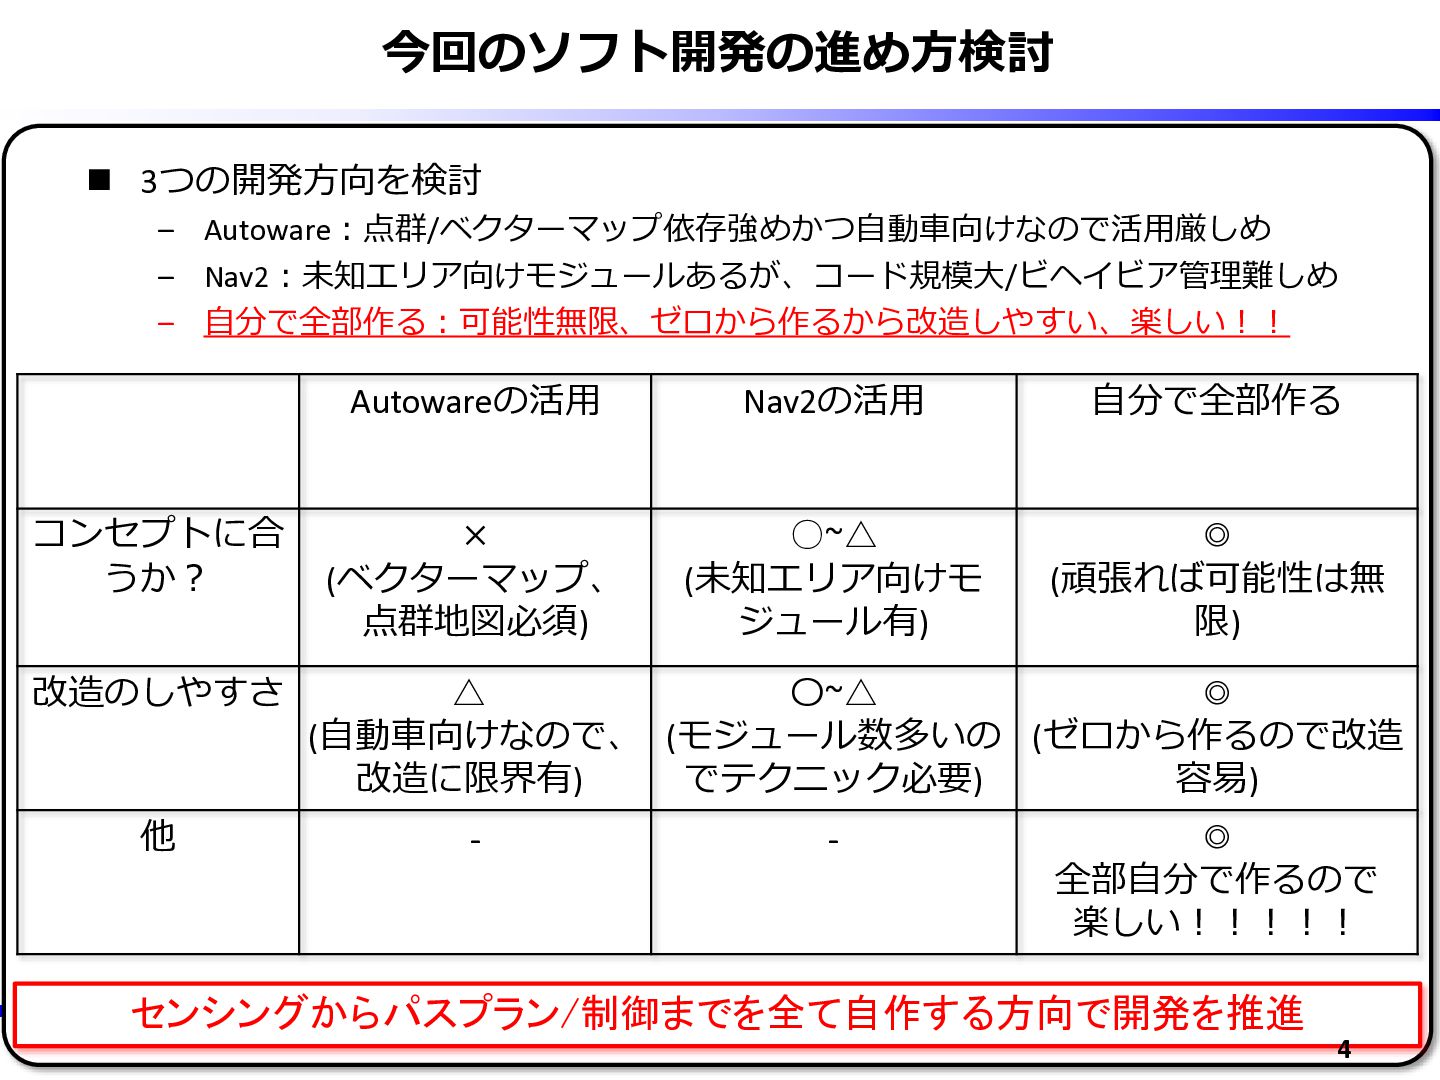
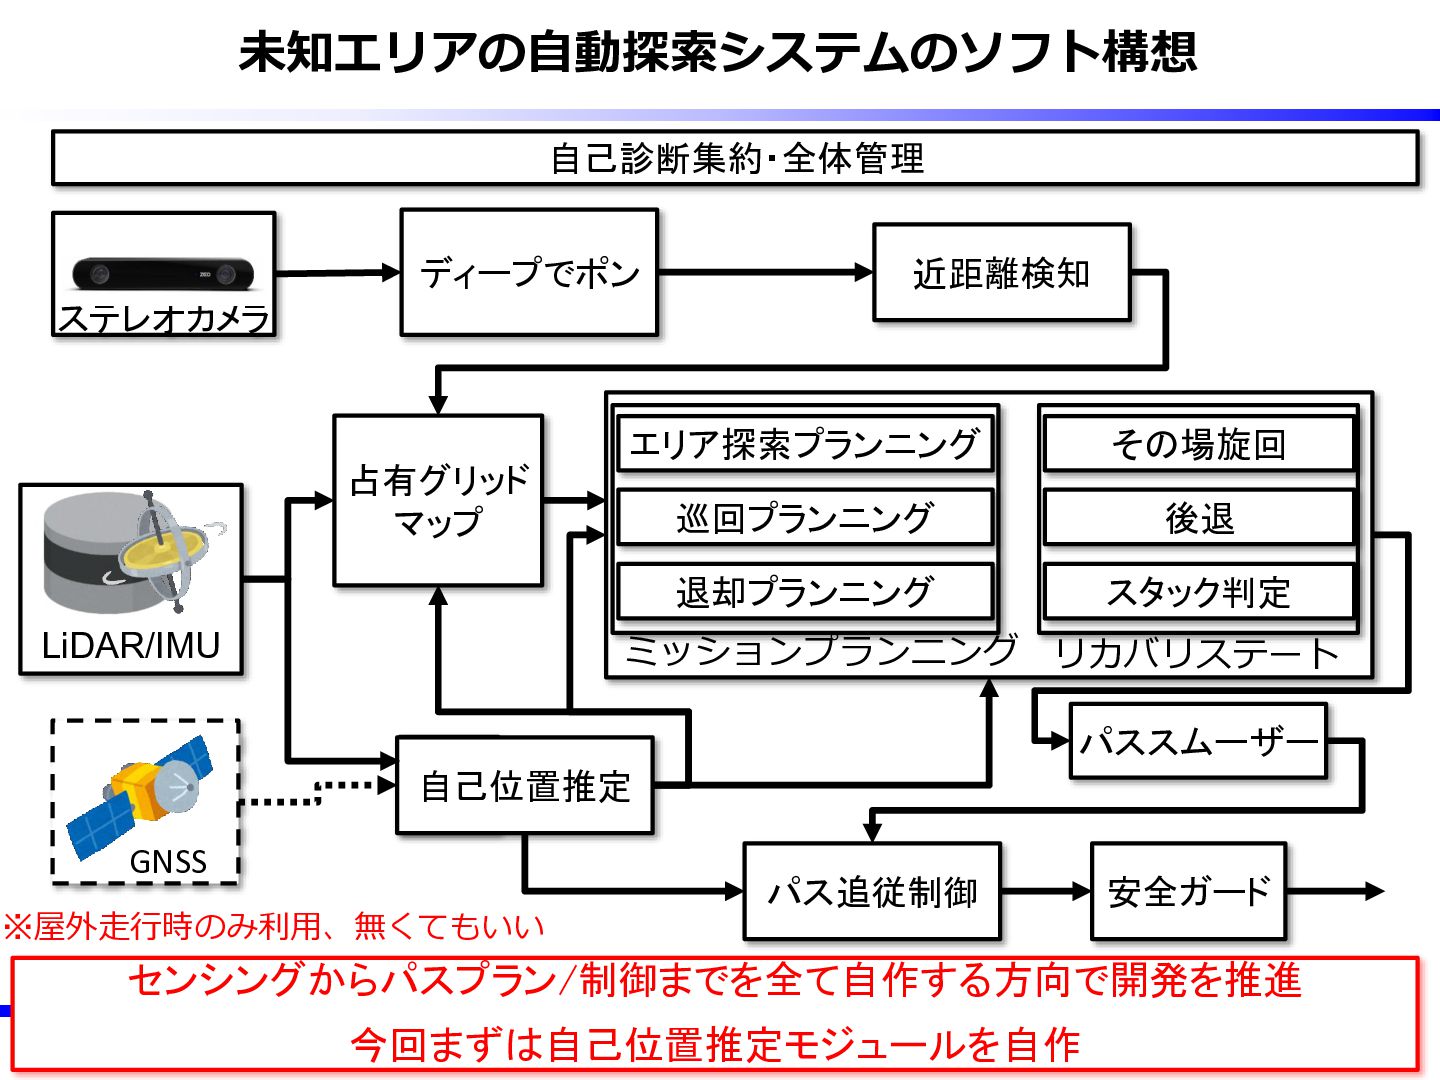
センシングからパスプラン/制御までを全て自作する方向で開発を推進 今回のソフト開発の進め方検討 ◼ 3つの開発方向を検討 – Autoware:点群/ベクターマップ依存強めかつ自動車向けなので活用厳しめ – Nav2:未知エリア向けモジュールあるが、コード規模大/ビヘイビア管理難しめ – 自分で全部作る:可能性無限、ゼロから作るから改造しやすい、楽しい!!
4 Autowareの活用 Nav2の活用 自分で全部作る コンセプトに合 うか? × (ベクターマップ、 点群地図必須) ◦~△ (未知エリア向けモ ジュール有) ◎ (頑張れば可能性は無 限) 改造のしやすさ △ (自動車向けなので、 改造に限界有) 〇~△ (モジュール数多いの でテクニック必要) ◎ (ゼロから作るので改造 容易) 他 - - ◎ 全部自分で作るので 楽しい!!!!!
未知エリアの自動探索システムのソフト構想 5 自己位置推定 ステレオカメラ 近距離検知 ディープでポン エリア探索プランニング 巡回プランニング 退却プランニング その場旋回
後退 スタック判定 占有グリッド マップ パススムーザー パス追従制御 安全ガード 自己診断集約・全体管理 ミッションプランニング リカバリステート GNSS ※屋外走行時のみ利用、無くてもいい LiDAR/IMU センシングからパスプラン/制御までを全て自作する方向で開発を推進 今回まずは自己位置推定モジュールを自作
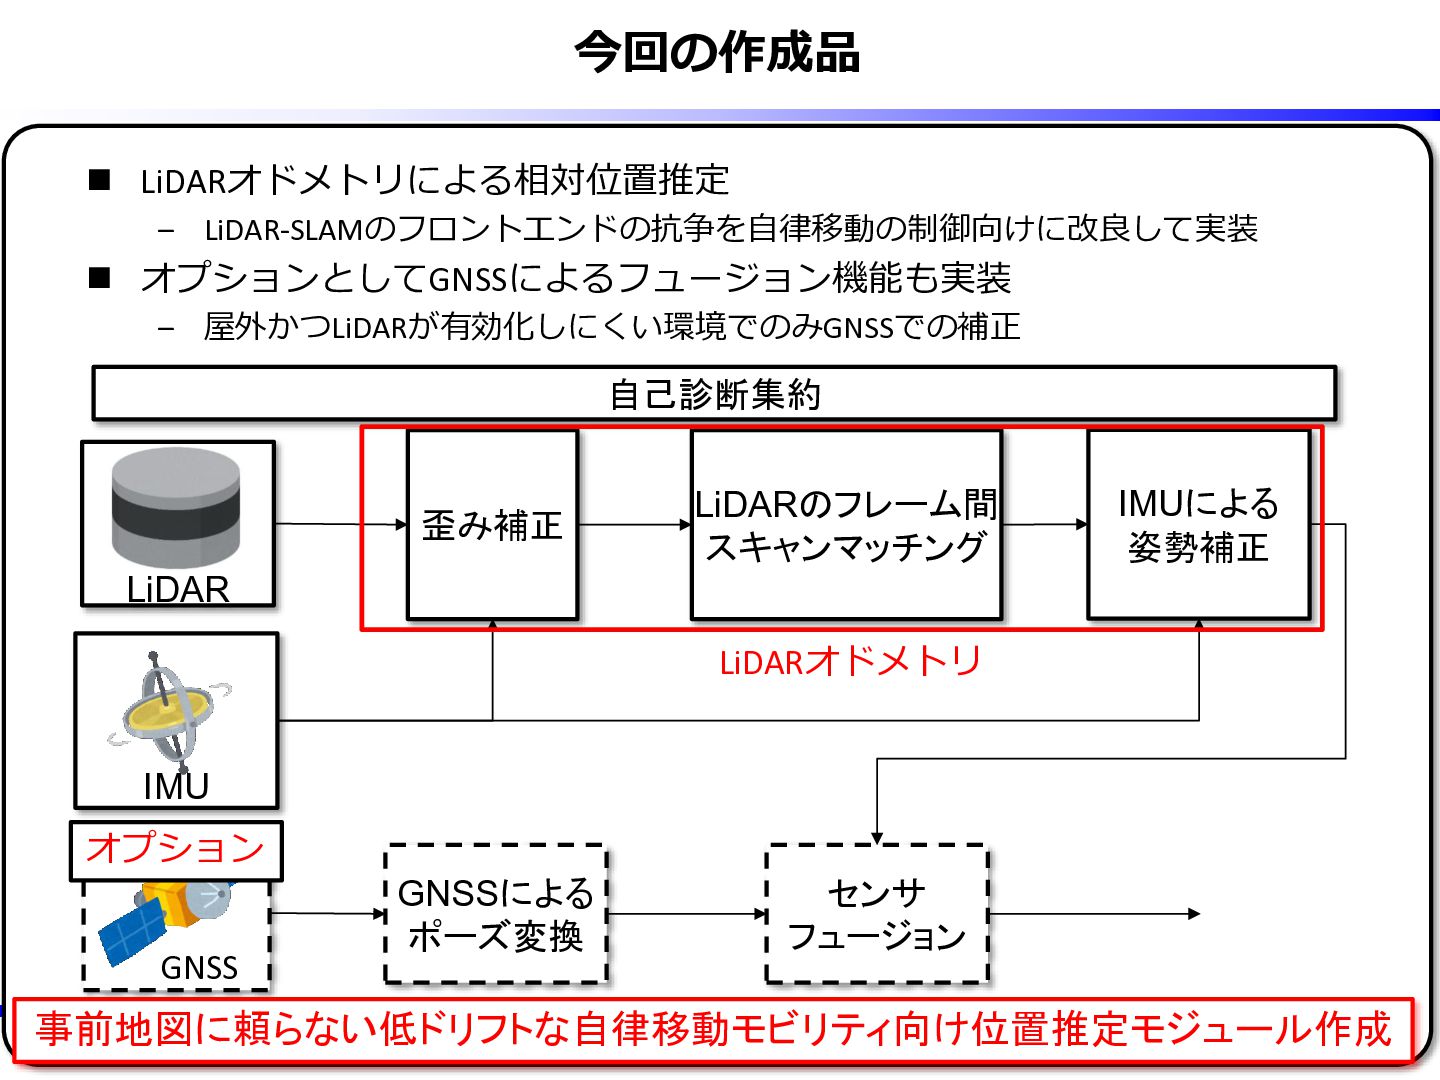
今回の作成品 ◼ LiDARオドメトリによる相対位置推定 – LiDAR-SLAMのフロントエンドの抗争を自律移動の制御向けに改良して実装 ◼ オプションとしてGNSSによるフュージョン機能も実装 – 屋外かつLiDARが有効化しにくい環境でのみGNSSでの補正 6
LiDAR IMU 歪み補正 LiDARのフレーム間 スキャンマッチング IMUによる 姿勢補正 GNSS センサ フュージョン GNSSによる ポーズ変換 自己診断集約 事前地図に頼らない低ドリフトな自律移動モビリティ向け位置推定モジュール作成 LiDARオドメトリ オプション
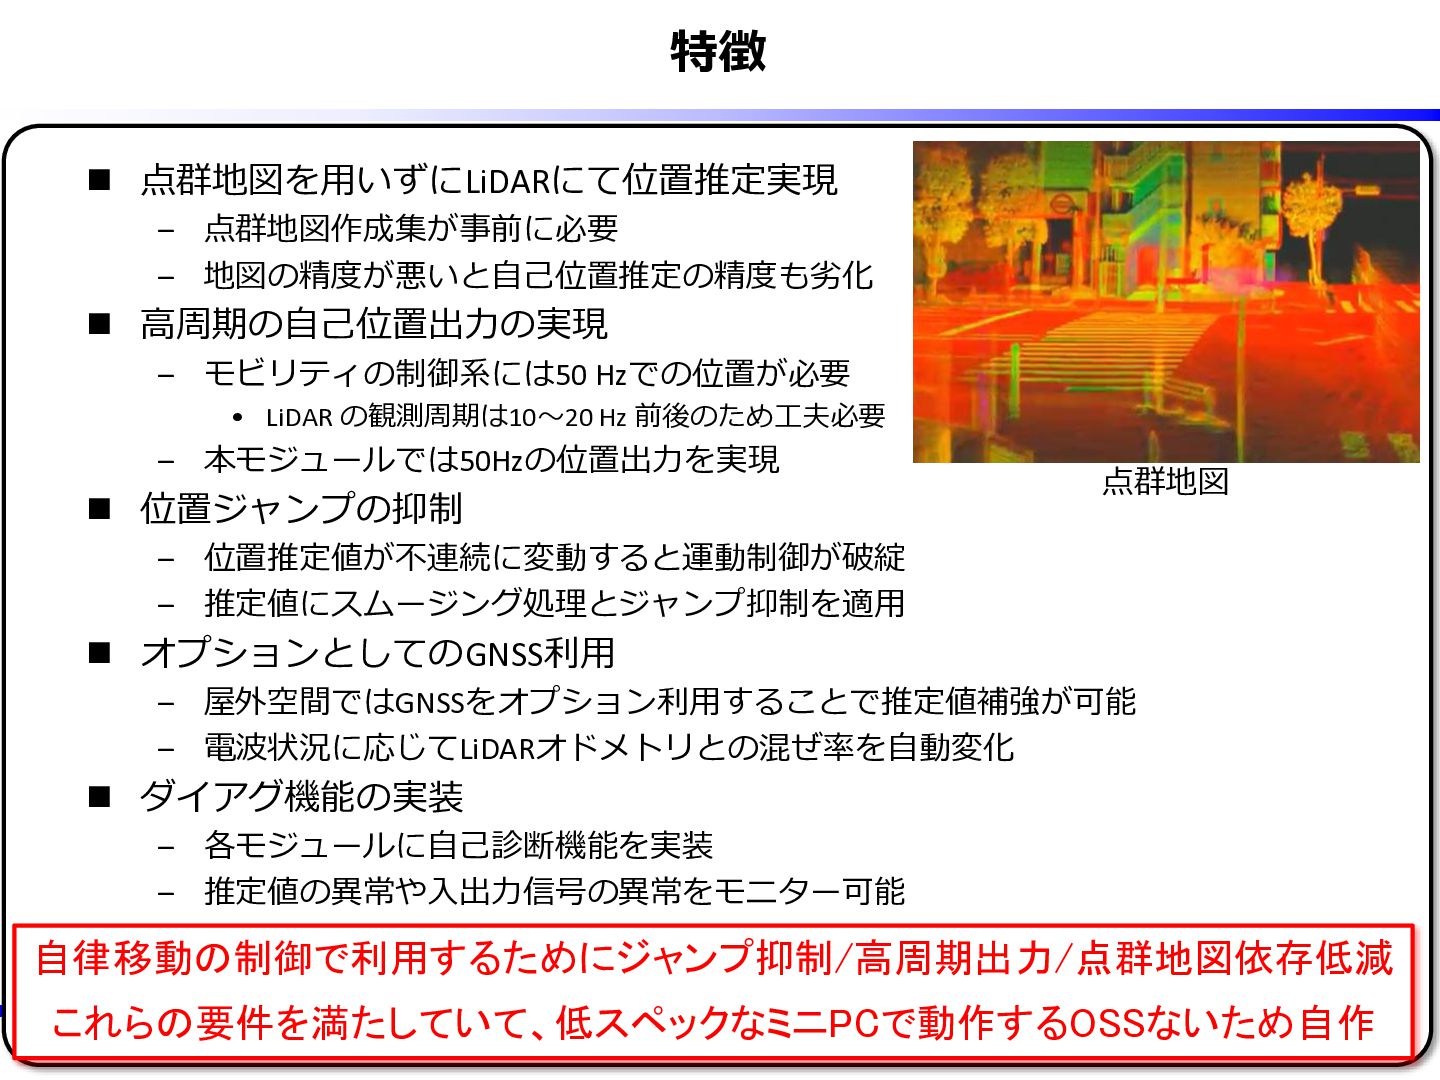
特徴 ◼ 点群地図を用いずにLiDARにて位置推定実現 – 点群地図作成集が事前に必要 – 地図の精度が悪いと自己位置推定の精度も劣化 ◼ 高周期の自己位置出力の実現 –
モビリティの制御系には50 Hzでの位置が必要 • LiDAR の観測周期は10~20 Hz 前後のため工夫必要 – 本モジュールでは50Hzの位置出力を実現 ◼ 位置ジャンプの抑制 – 位置推定値が不連続に変動すると運動制御が破綻 – 推定値にスムージング処理とジャンプ抑制を適用 ◼ オプションとしてのGNSS利用 – 屋外空間ではGNSSをオプション利用することで推定値補強が可能 – 電波状況に応じてLiDARオドメトリとの混ぜ率を自動変化 ◼ ダイアグ機能の実装 – 各モジュールに自己診断機能を実装 – 推定値の異常や入出力信号の異常をモニター可能 7 自律移動の制御で利用するためにジャンプ抑制/高周期出力/点群地図依存低減 これらの要件を満たしていて、低スペックなミニPCで動作するOSSないため自作 点群地図
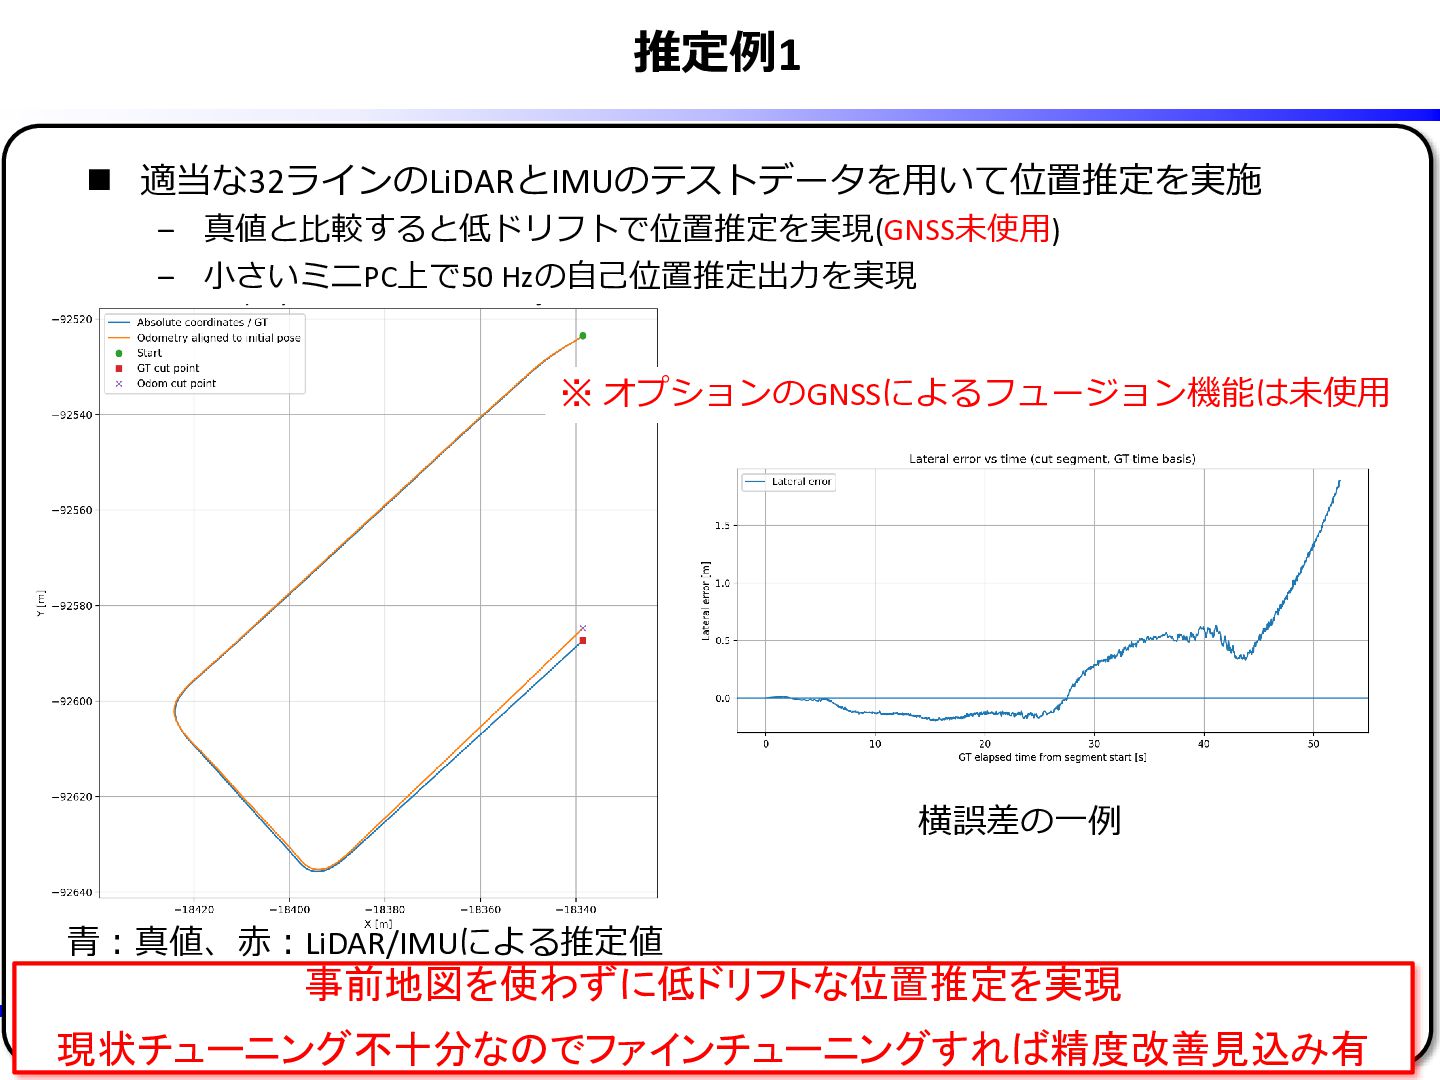
推定例1 ◼ 適当な32ラインのLiDARとIMUのテストデータを用いて位置推定を実施 – 真値と比較すると低ドリフトで位置推定を実現(GNSS未使用) – 小さいミニPC上で50 Hzの自己位置推定出力を実現 8 事前地図を使わずに低ドリフトな位置推定を実現
現状チューニング不十分なのでファインチューニングすれば精度改善見込み有 ※ オプションのGNSSによるフュージョン機能は未使用 青:真値、赤:LiDAR/IMUによる推定値 横誤差の一例
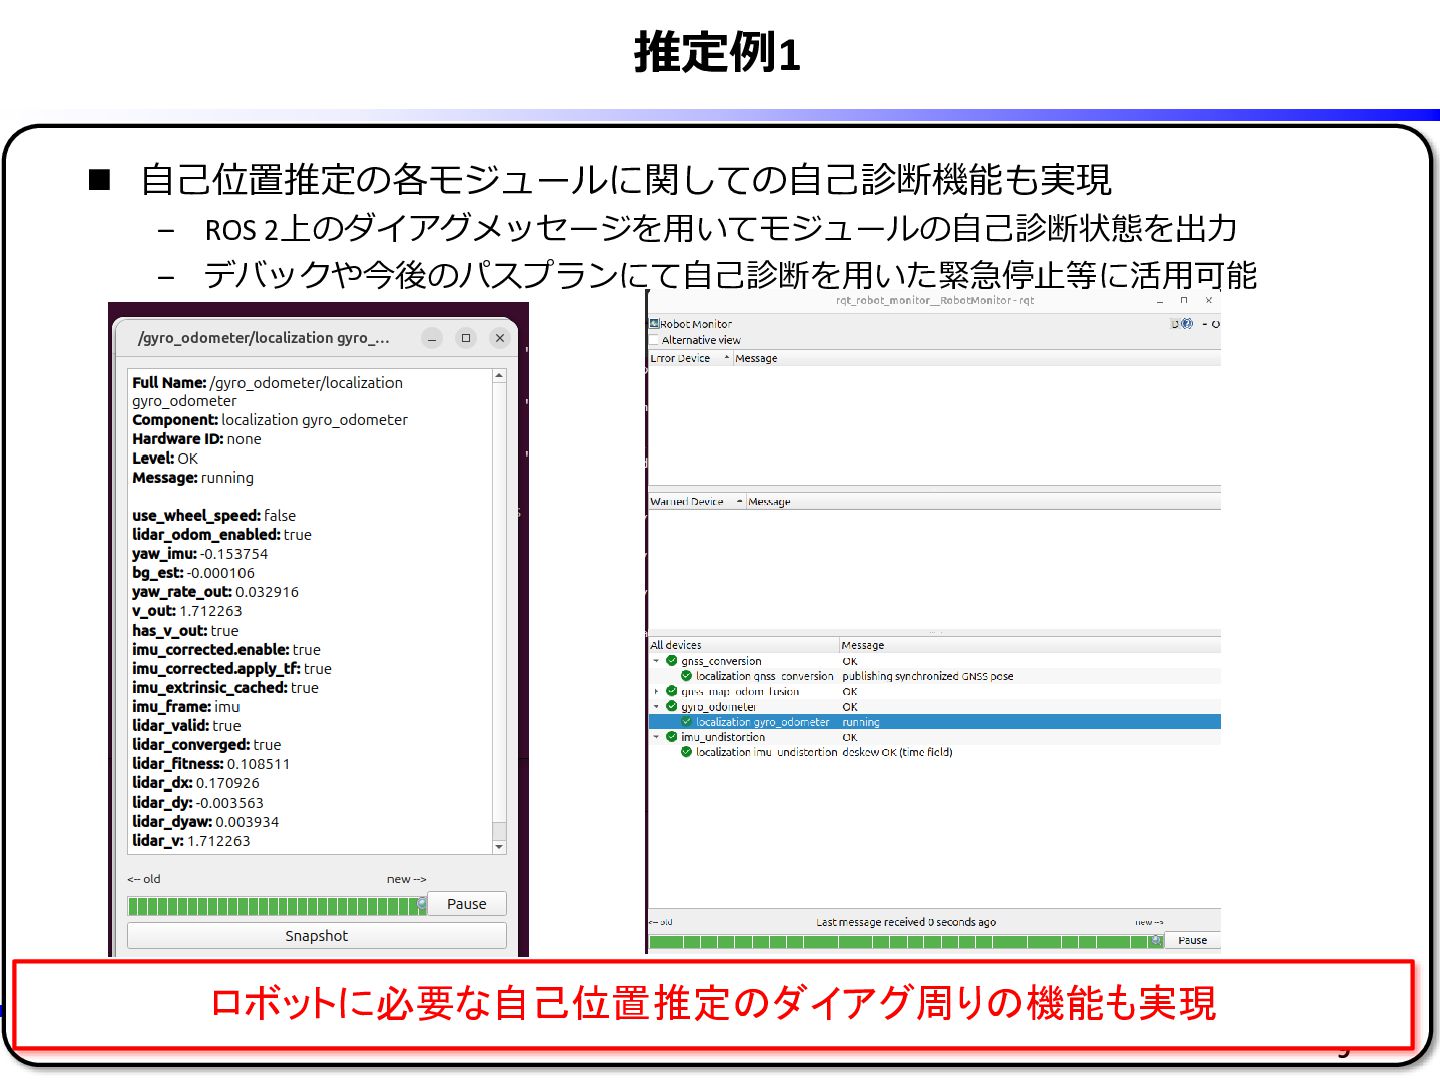
推定例1 ◼ 自己位置推定の各モジュールに関しての自己診断機能も実現 – ROS 2上のダイアグメッセージを用いてモジュールの自己診断状態を出力 – デバックや今後のパスプランにて自己診断を用いた緊急停止等に活用可能 9 ロボットに必要な自己位置推定のダイアグ周りの機能も実現
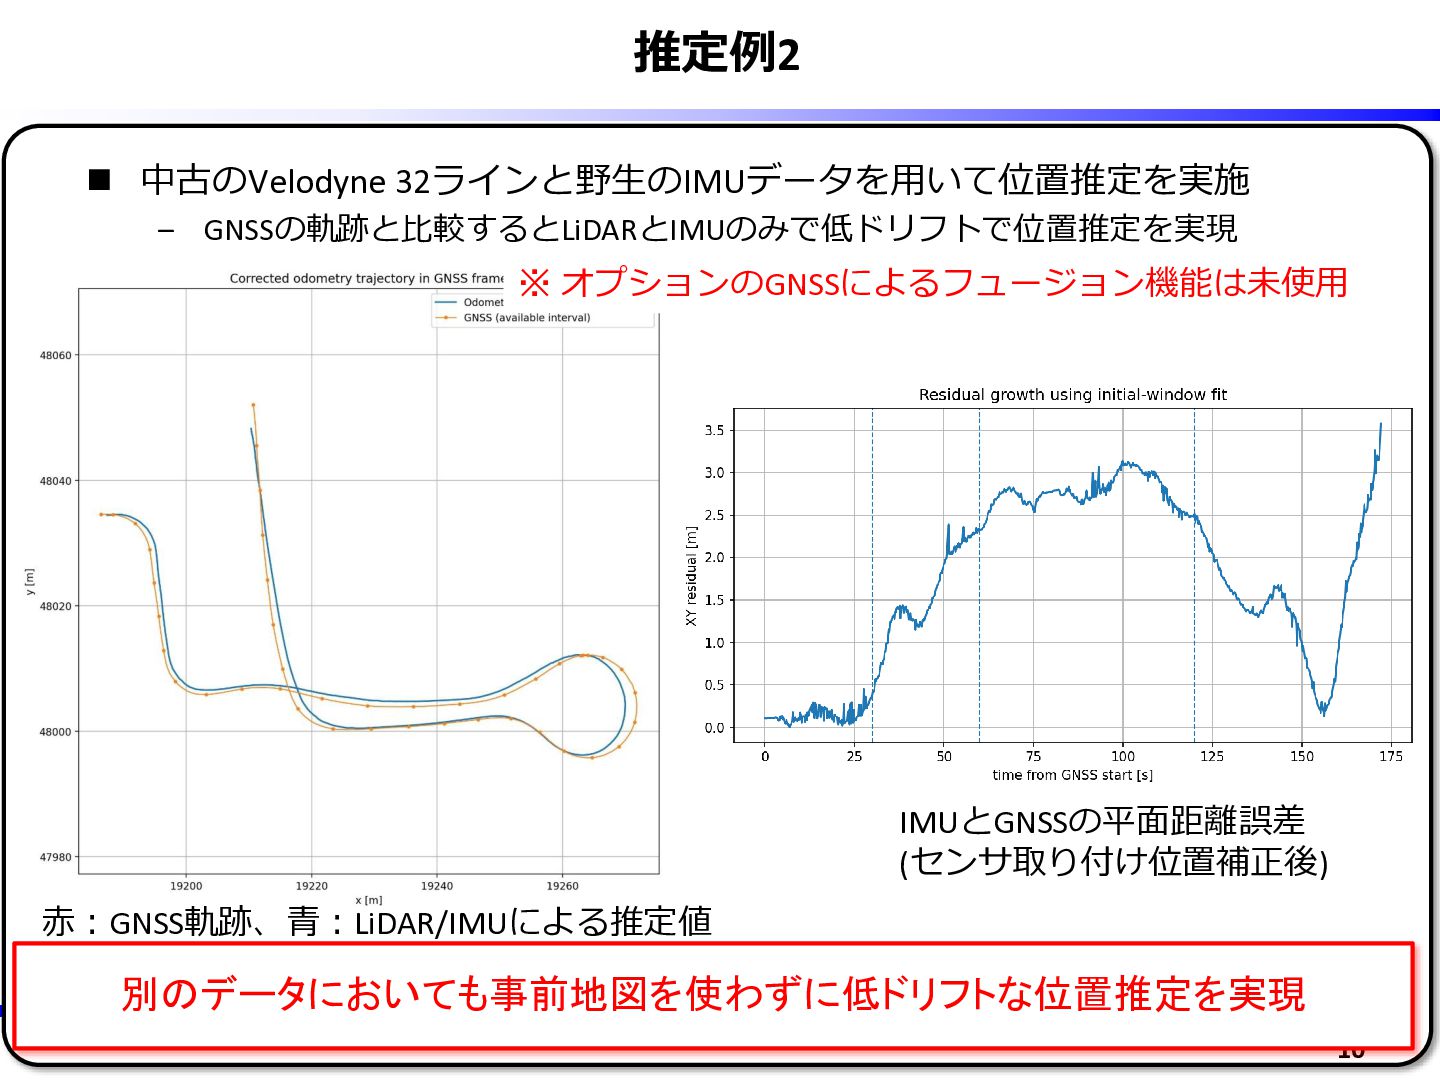
推定例2 ◼ 中古のVelodyne 32ラインと野生のIMUデータを用いて位置推定を実施 – GNSSの軌跡と比較するとLiDARとIMUのみで低ドリフトで位置推定を実現 10 別のデータにおいても事前地図を使わずに低ドリフトな位置推定を実現 ※ オプションのGNSSによるフュージョン機能は未使用
赤:GNSS軌跡、青:LiDAR/IMUによる推定値 IMUとGNSSの平面距離誤差 (センサ取り付け位置補正後)
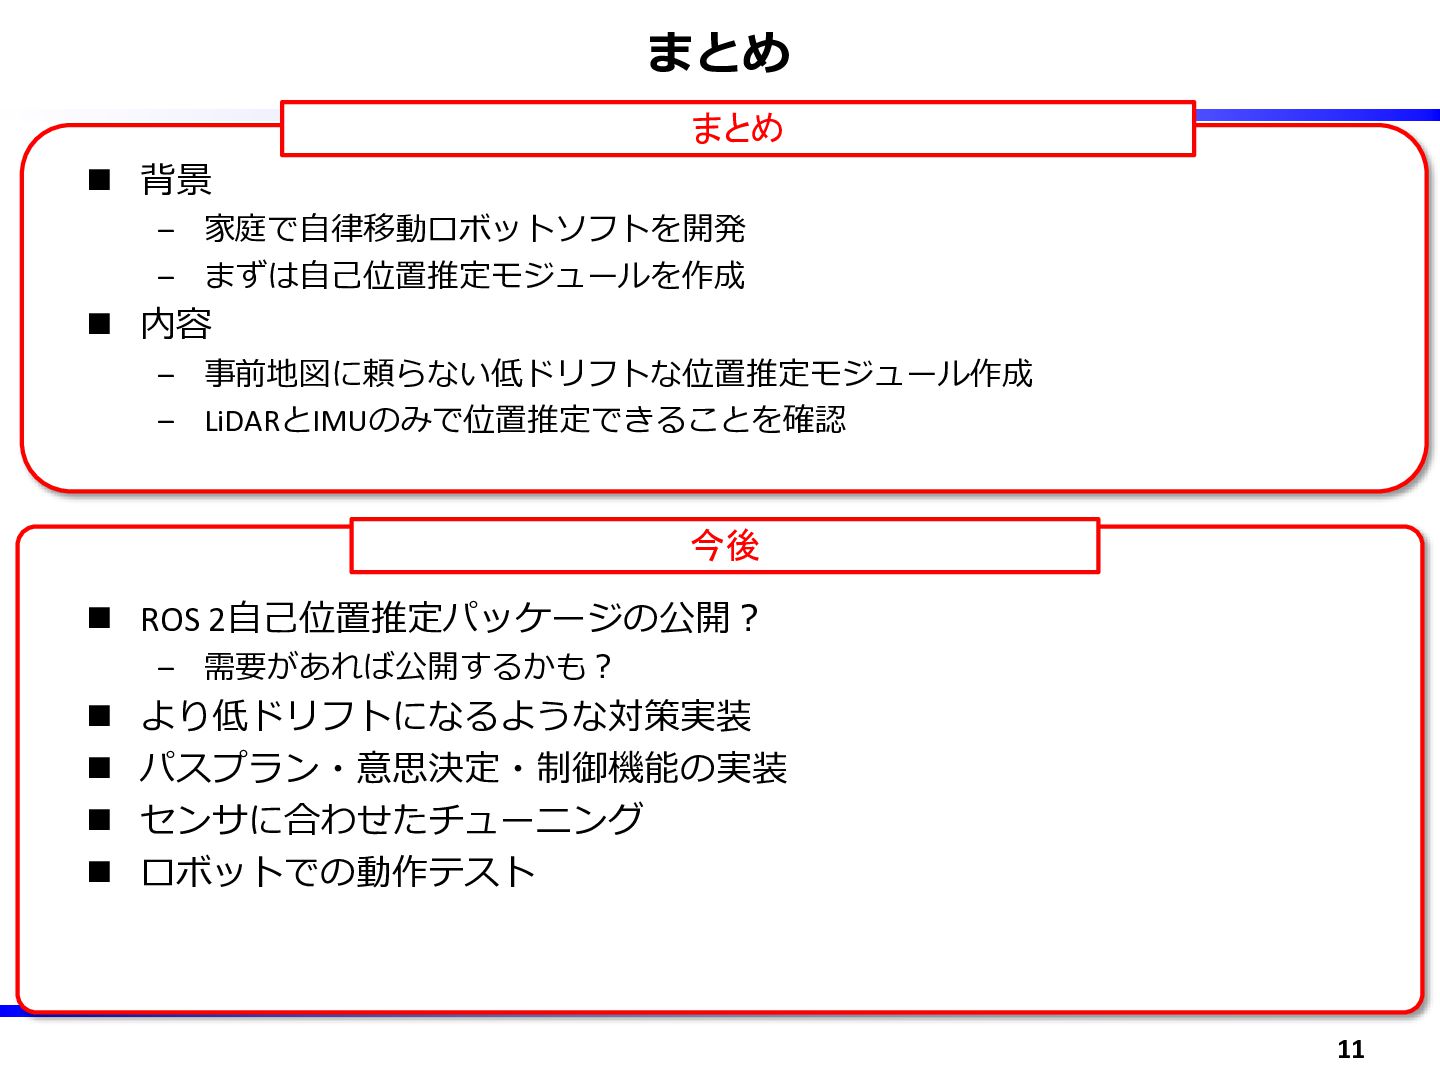
まとめ ◼ 背景 – 家庭で自律移動ロボットソフトを開発 – まずは自己位置推定モジュールを作成 ◼ 内容 –
事前地図に頼らない低ドリフトな位置推定モジュール作成 – LiDARとIMUのみで位置推定できることを確認 ◼ ROS 2自己位置推定パッケージの公開? – 需要があれば公開するかも? ◼ より低ドリフトになるような対策実装 ◼ パスプラン・意思決定・制御機能の実装 ◼ センサに合わせたチューニング ◼ ロボットでの動作テスト 11 まとめ 今後
ご清聴ありがとうございました 12


 karicontrol
 popppiees
 bluesmoon
 jct
 codingconduct
 marcoroth
 chriscoyier
 mfonobong
 techseoconnect
 tmiket
 samanthasiow