Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
SSII2025 [OS3-01] End-to-End自動運転の実応用の現場から
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
画像センシングシンポジウム
PRO
May 30, 2025
3.7k
6
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
SSII2025 [OS3-01] End-to-End自動運転の実応用の現場から
画像センシングシンポジウム
PRO
May 30, 2025
More Decks by 画像センシングシンポジウム
See All by 画像センシングシンポジウム
SSII2026 [SS1] 作業動画理解 〜基盤モデル時代の応用と課題〜
ssii
PRO
0
770
SSII2026 [SS2] CADにおけるAI分野の動向と製造業 への実適⽤
ssii
PRO
1
1.5k
SSII2026 [TS2] 日本古典文化とAI ~ データセットからアプリケーションまで~
ssii
PRO
0
540
SSII2026 [PT1] アクセラレーテッド・コンピューティングが切り拓く知能の最前線 ~生成AIからエージェンティックAI、そしてフィジカルAIへの進化~
ssii
PRO
0
680
SSII2026 [PT2] 記号創発ロボティクスとフィジカルAIの展開 〜集合的予測符号化が繋ぐ言語と身体の時空間階層性〜
ssii
PRO
0
760
SSII2026 [OS1] 計算機インフラどうしてる?
ssii
PRO
0
420
SSII2026 [OS1-1] 機械学習のための計算基盤の開発
ssii
PRO
0
410
SSII2026 [OS1-2] 学術クラウド基盤mdx IIの 設計と運用
ssii
PRO
0
470
SSII2026 [OS1-3] 実験室自動化を目指した 計算機との試行錯誤
ssii
PRO
0
400
Featured
See All Featured
We Are The Robots
honzajavorek
0
360
The untapped power of vector embeddings
frankvandijk
2
1.9k
Jamie Indigo - Trashchat’s Guide to Black Boxes: Technical SEO Tactics for LLMs
techseoconnect
PRO
0
660
Data-driven link building: lessons from a $708K investment (BrightonSEO talk)
szymonslowik
1
1.3k
Prompt Engineering for Job Search
mfonobong
0
450
Gemini Prompt Engineering: Practical Techniques for Tangible AI Outcomes
mfonobong
2
520
Being A Developer After 40
akosma
91
590k
Have SEOs Ruined the Internet? - User Awareness of SEO in 2025
akashhashmi
0
490
The Cult of Friendly URLs
andyhume
79
7k
Between Models and Reality
mayunak
4
450
Practical Tips for Bootstrapping Information Extraction Pipelines
honnibal
25
2.1k
HTML-Aware ERB: The Path to Reactive Rendering @ RubyCon 2026, Rimini, Italy
marcoroth
4
620
Transcript
End-to-End ⾃動運転の 実応⽤の現場から 阿部理也 Turing 株式会社 E2E ⾃動運転チーム 1
登壇者紹介 2019/09 東京⼤学⼤学院 情報理⼯学系研究科 (修⼠) 2019/10 ~ 2024/12 SenseTime Japan
深層学習を⽤いた⾞載カメラ画像 による周辺物体‧⾛路認識技術の 研究開発 2025/01 ~ Turing End-to-End の完全⾃動運転 モデルの開発 阿部理也 (Michiya Abe) Twitter: @abemii_ 経歴 興味のある領域 2 画像ベースの End-to-End ⾃動運転モデル,量⼦化,⾼速化
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 3
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 4
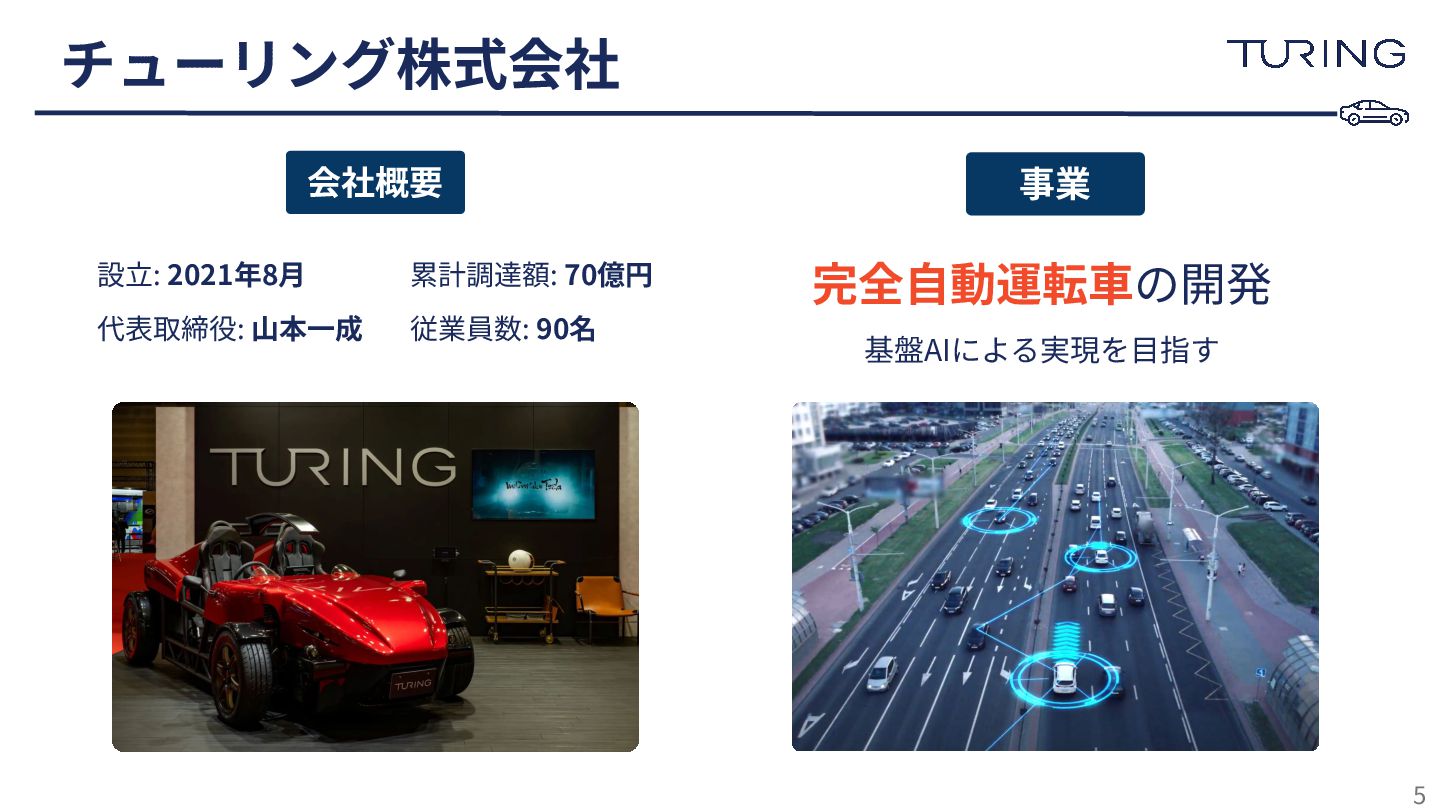
チューリング株式会社 累計調達額: 70億円 従業員数: 90名 会社概要 事業 完全⾃動運転⾞の開発 基盤AIによる実現を⽬指す 設⽴:
2021年8⽉ 代表取締役: ⼭本⼀成 5
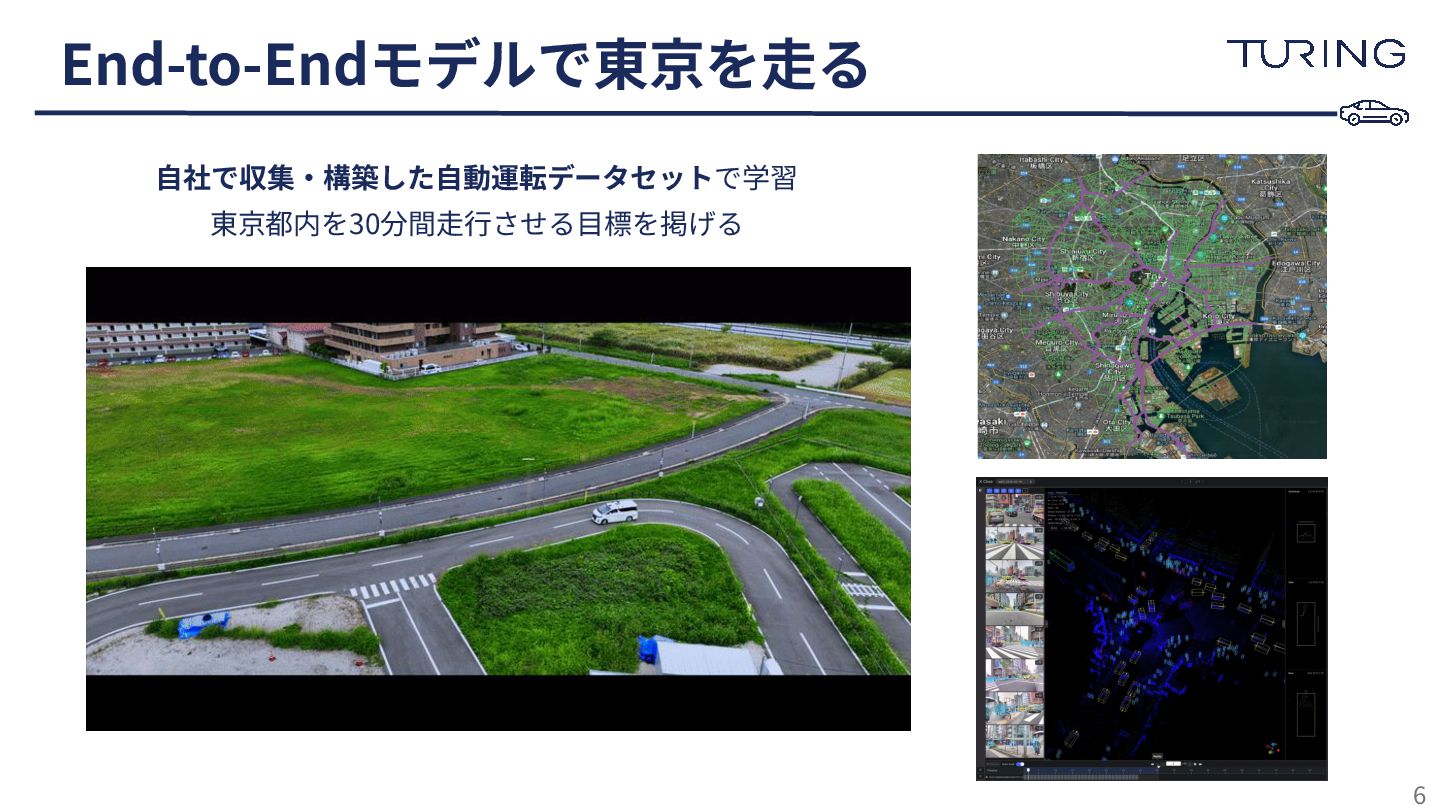
End-to-Endモデルで東京を⾛る 6 ⾃社で収集‧構築した⾃動運転データセットで学習 東京都内を30分間⾛⾏させる⽬標を掲げる
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 7
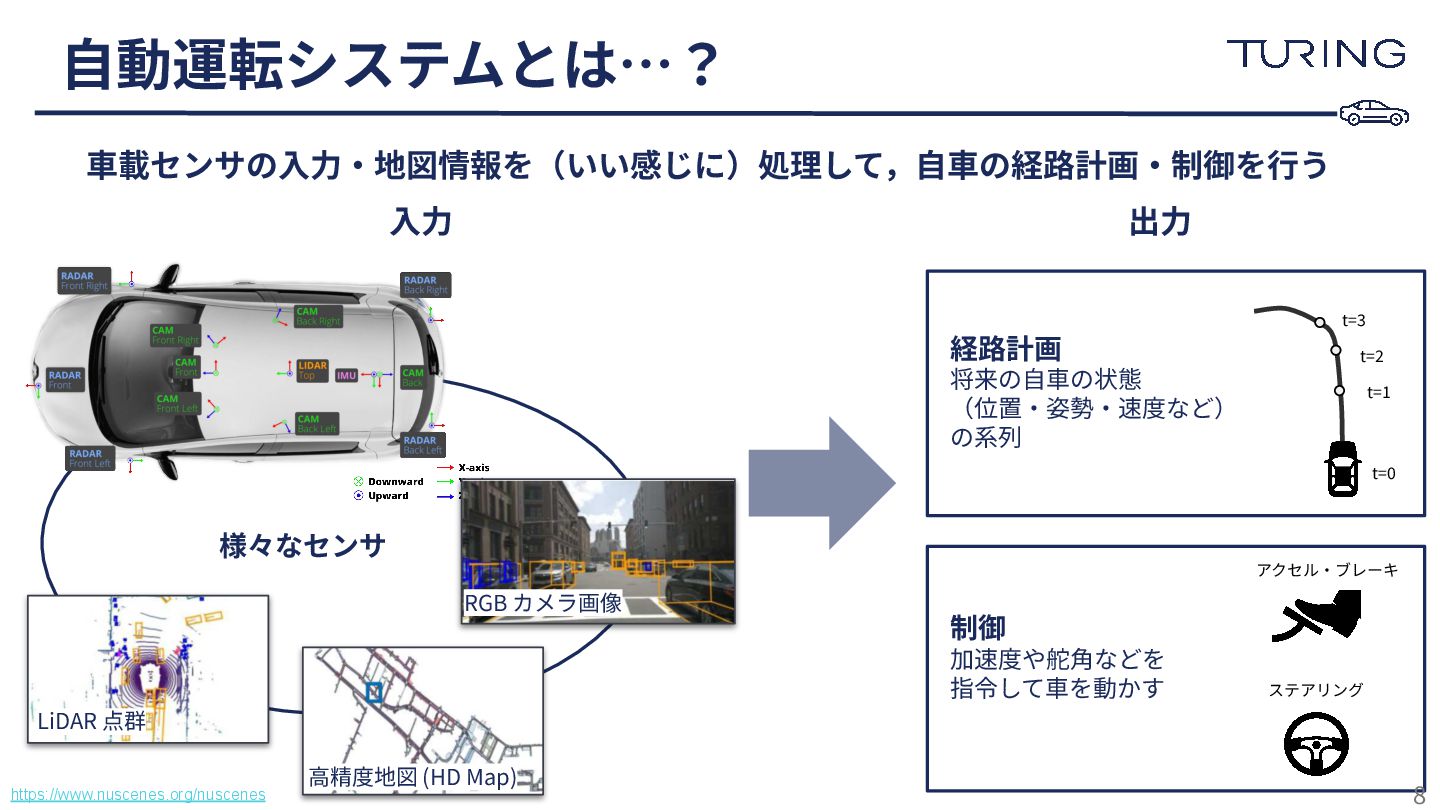
https://www.nuscenes.org/nuscenes ⼊⼒ t=1 t=2 t=3 経路計画 将来の⾃⾞の状態 (位置‧姿勢‧速度など) の系列 t=0
アクセル‧ブレーキ ステアリング 制御 加速度や舵⾓などを 指令して⾞を動かす ⾃動運転システムとは…? ⾞載センサの⼊⼒‧地図情報を(いい感じに)処理して,⾃⾞の経路計画‧制御を⾏う 8 RGB カメラ画像 ⾼精度地図 (HD Map) LiDAR 点群 様々なセンサ 出⼒
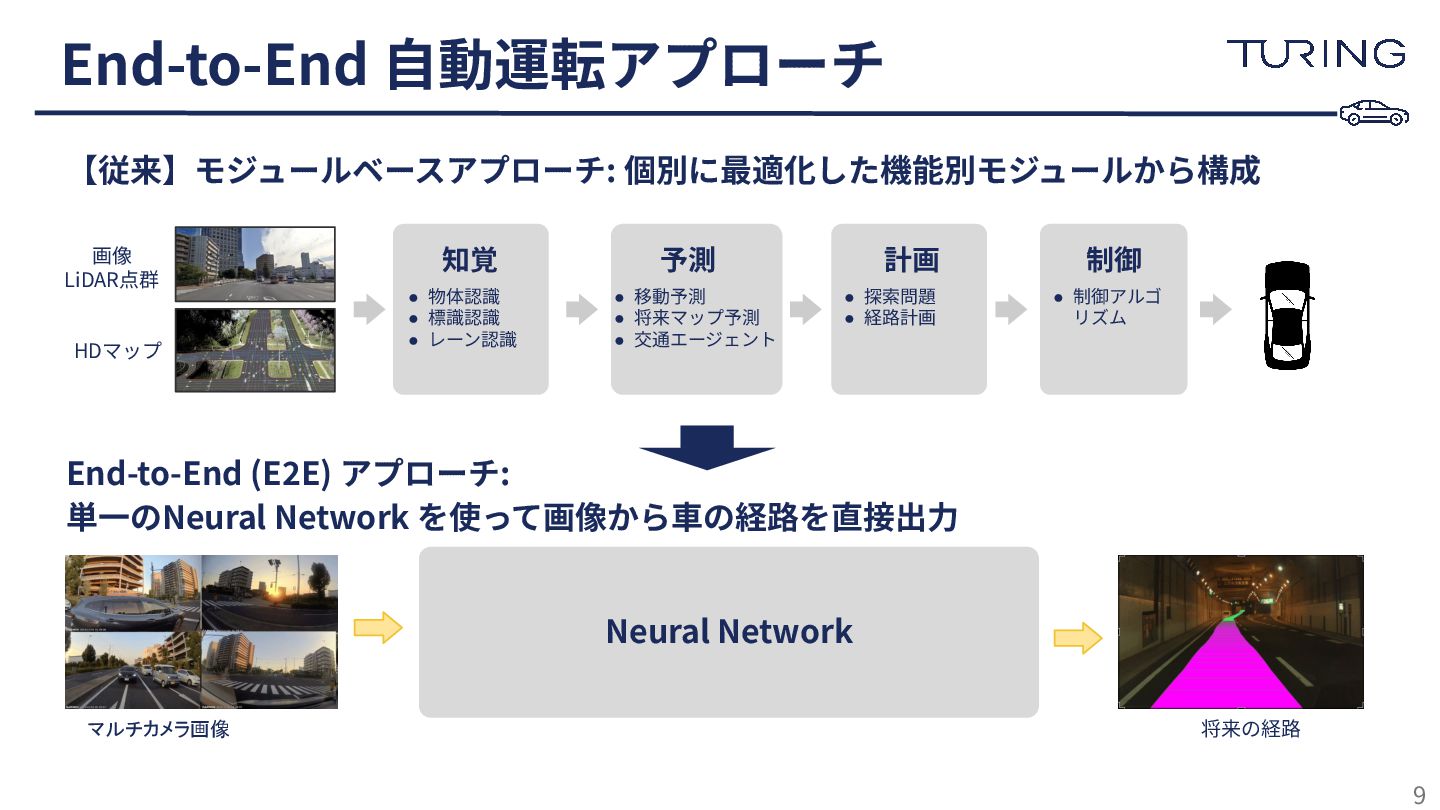
End-to-End ⾃動運転アプローチ Neural Network マルチカメラ画像 将来の経路 End-to-End (E2E) アプローチ: 単⼀のNeural
Network を使って画像から⾞の経路を直接出⼒ 画像 LiDAR点群 HDマップ 知覚 • 物体認識 • 標識認識 • レーン認識 予測 • 移動予測 • 将来マップ予測 • 交通エージェント 計画 • 探索問題 • 経路計画 制御 • 制御アルゴ リズム 【従来】モジュールベースアプローチ: 個別に最適化した機能別モジュールから構成 9
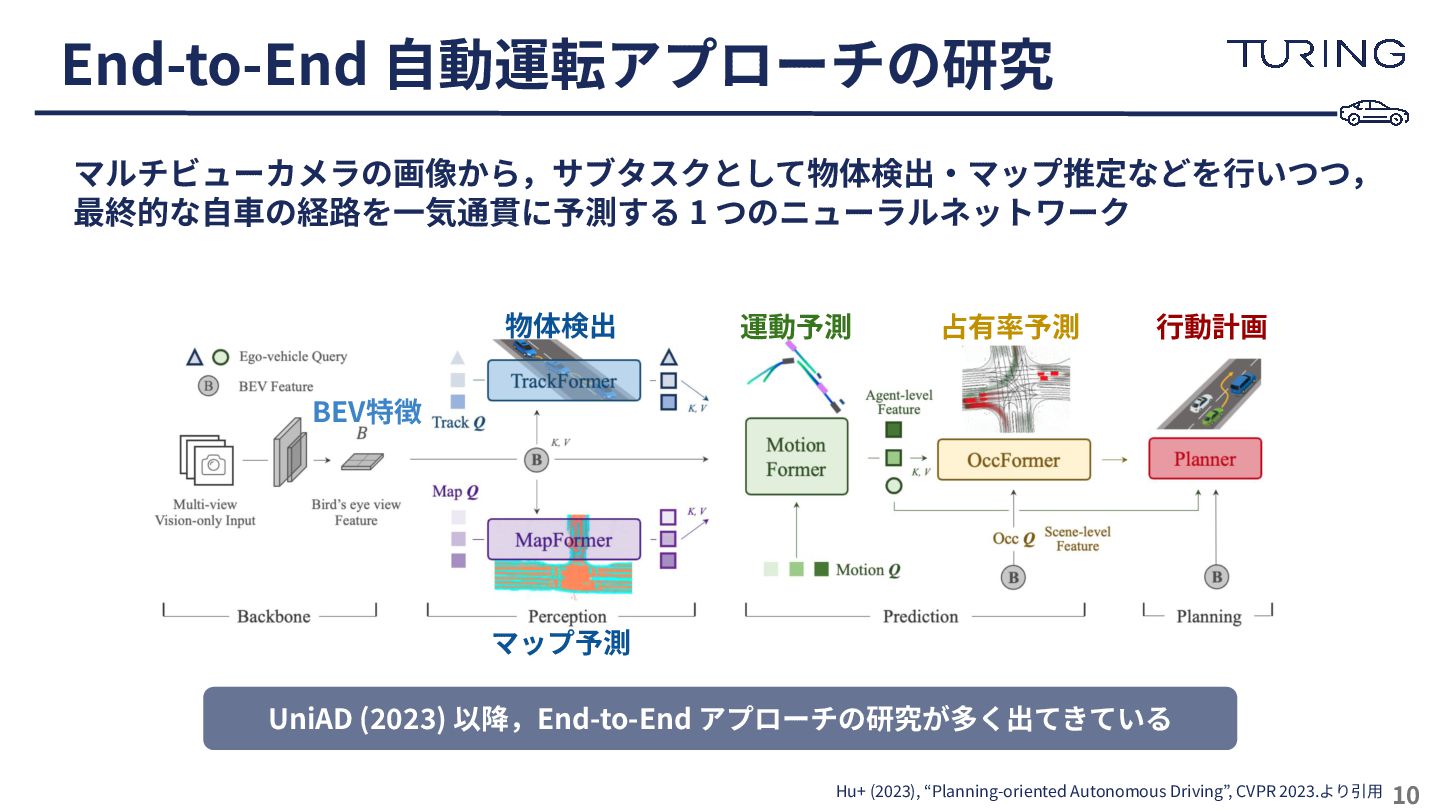
End-to-End ⾃動運転アプローチの研究 物体検出 マップ予測 運動予測 占有率予測 ⾏動計画 BEV特徴 Hu+ (2023),
“Planning-oriented Autonomous Driving”, CVPR 2023.より引⽤ 10 UniAD (2023) 以降,End-to-End アプローチの研究が多く出てきている マルチビューカメラの画像から,サブタスクとして物体検出‧マップ推定などを⾏いつつ, 最終的な⾃⾞の経路を⼀気通貫に予測する 1 つのニューラルネットワーク
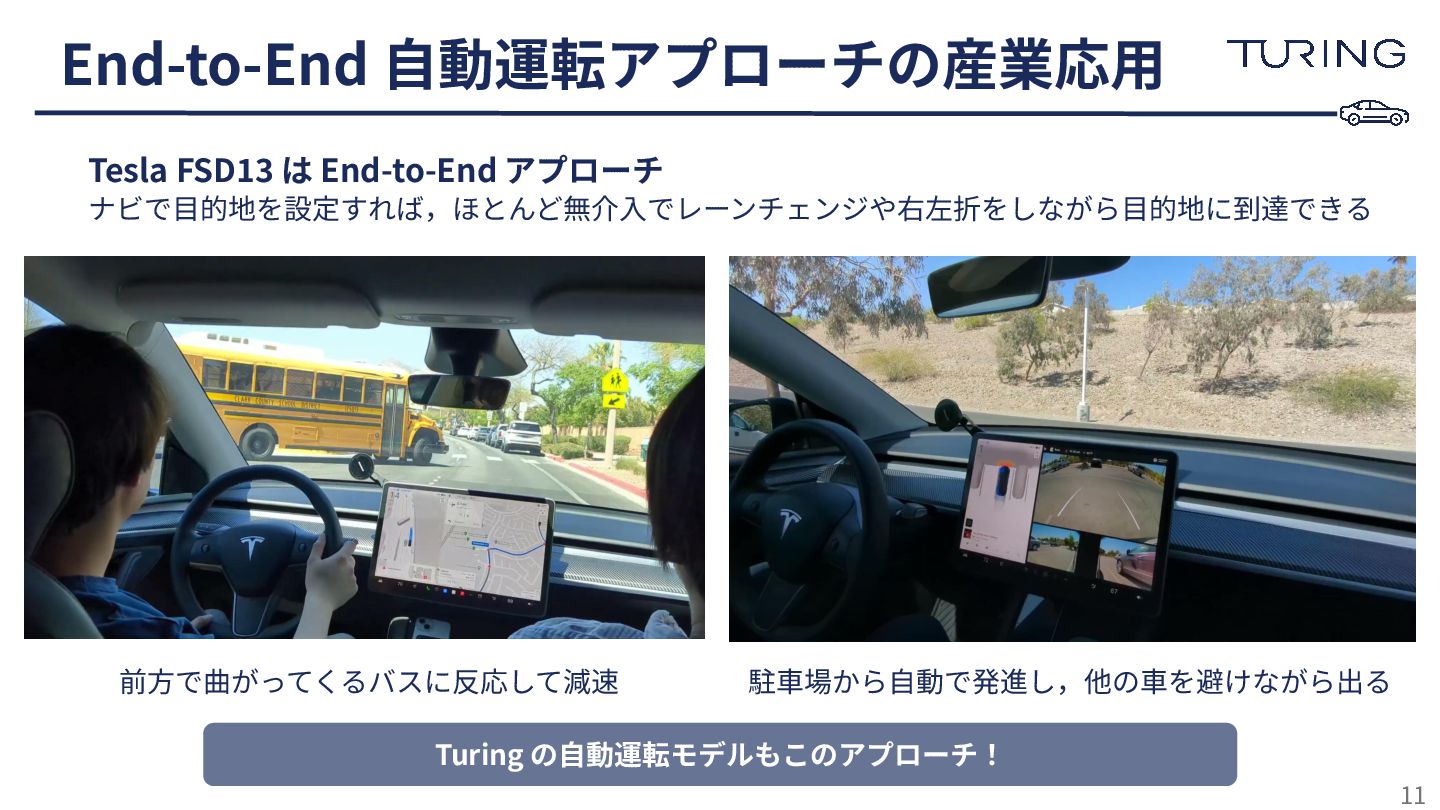
End-to-End ⾃動運転アプローチの産業応⽤ 11 前⽅で曲がってくるバスに反応して減速 駐⾞場から⾃動で発進し,他の⾞を避けながら出る Tesla FSD13 は End-to-End アプローチ
ナビで⽬的地を設定すれば,ほとんど無介⼊でレーンチェンジや右左折をしながら⽬的地に到達できる Turing の⾃動運転モデルもこのアプローチ!
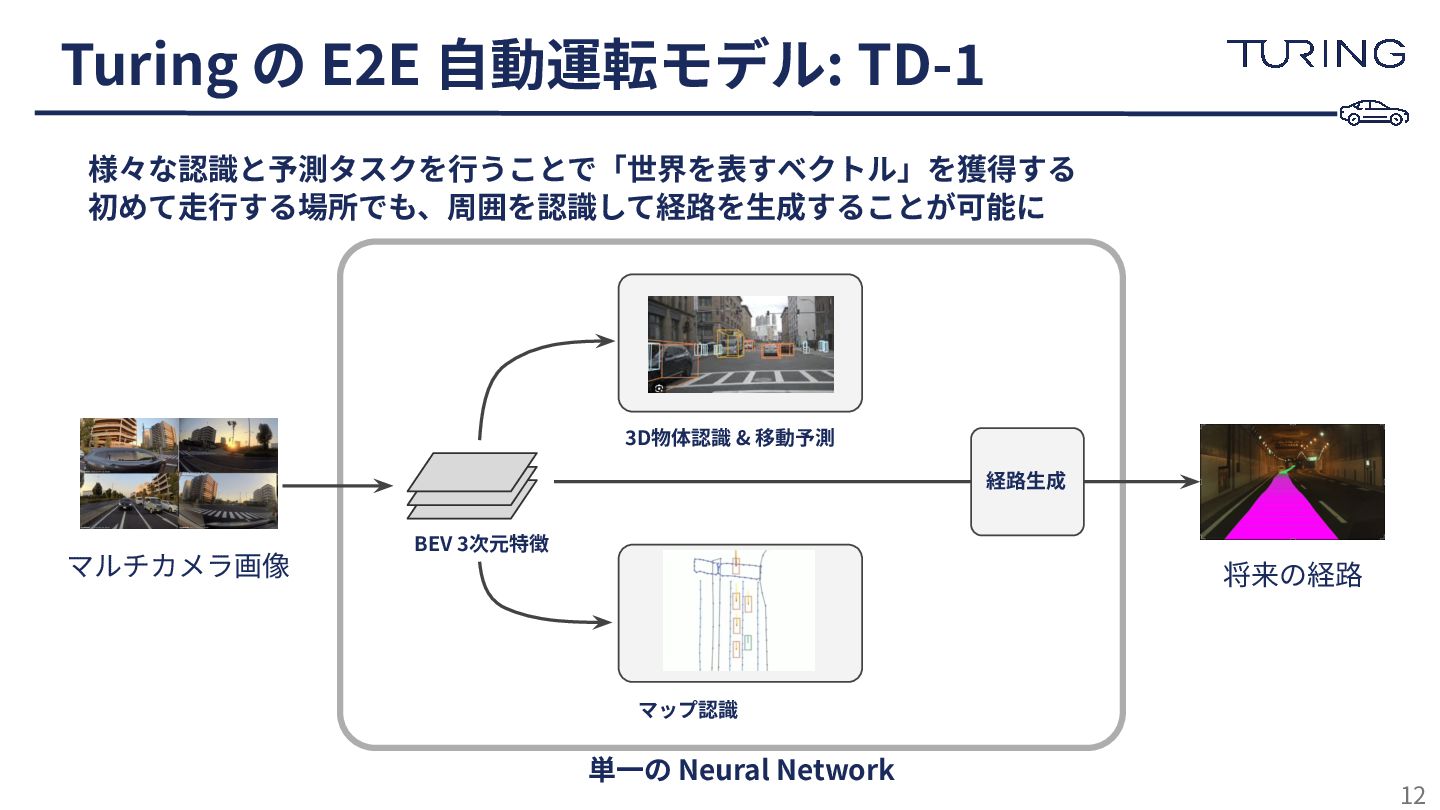
Turing の E2E ⾃動運転モデル: TD-1 12 様々な認識と予測タスクを⾏うことで「世界を表すベクトル」を獲得する 初めて⾛⾏する場所でも、周囲を認識して経路を⽣成することが可能に 単⼀の Neural
Network 3D物体認識 & 移動予測 マップ認識 BEV 3次元特徴 マルチカメラ画像 経路⽣成 将来の経路
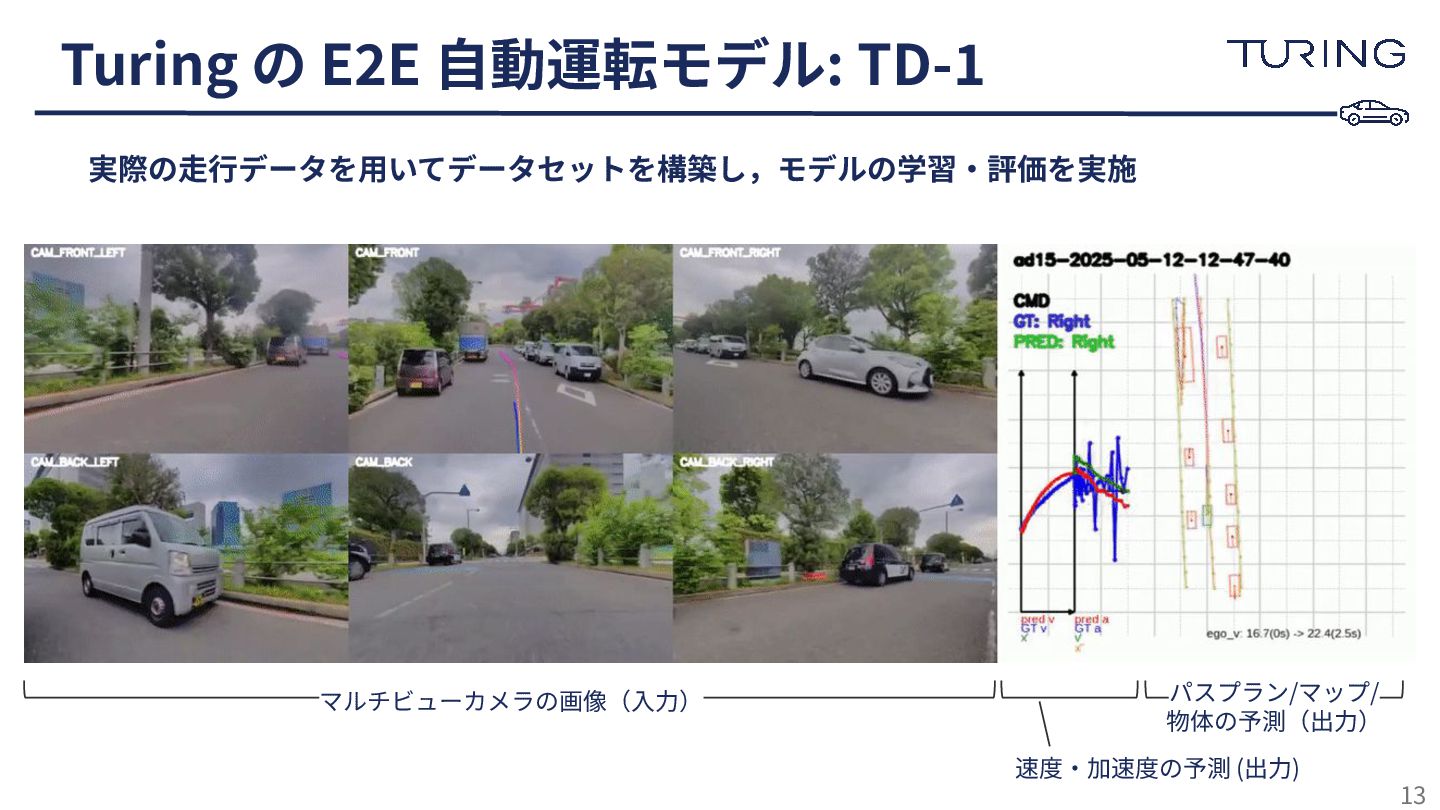
Turing の E2E ⾃動運転モデル: TD-1 13 マルチビューカメラの画像(⼊⼒) パスプラン/マップ/ 物体の予測(出⼒) 速度‧加速度の予測
(出⼒) 実際の⾛⾏データを⽤いてデータセットを構築し,モデルの学習‧評価を実施
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 14
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 15
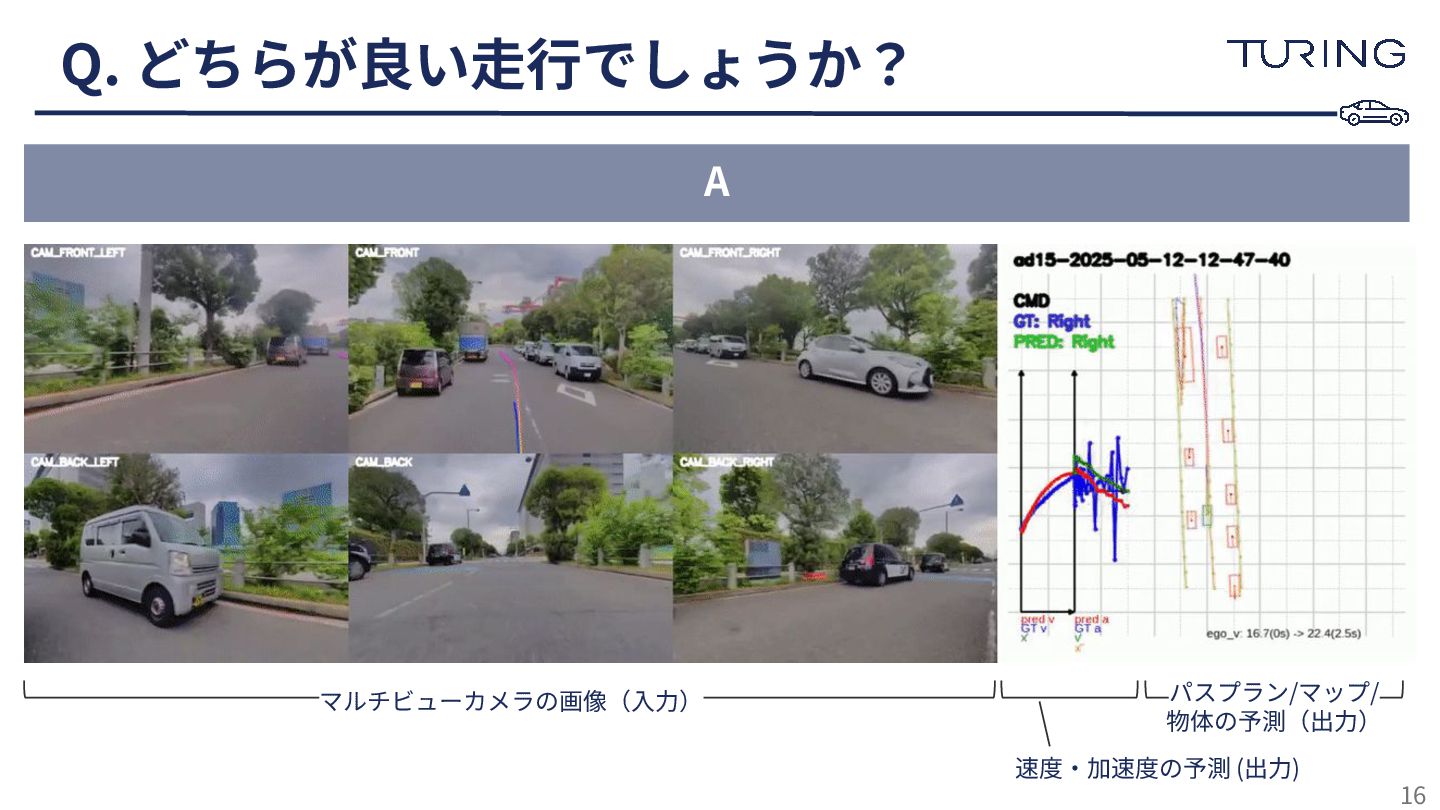
Q. どちらが良い⾛⾏でしょうか? 16 A マルチビューカメラの画像(⼊⼒) パスプラン/マップ/ 物体の予測(出⼒) 速度‧加速度の予測 (出⼒)
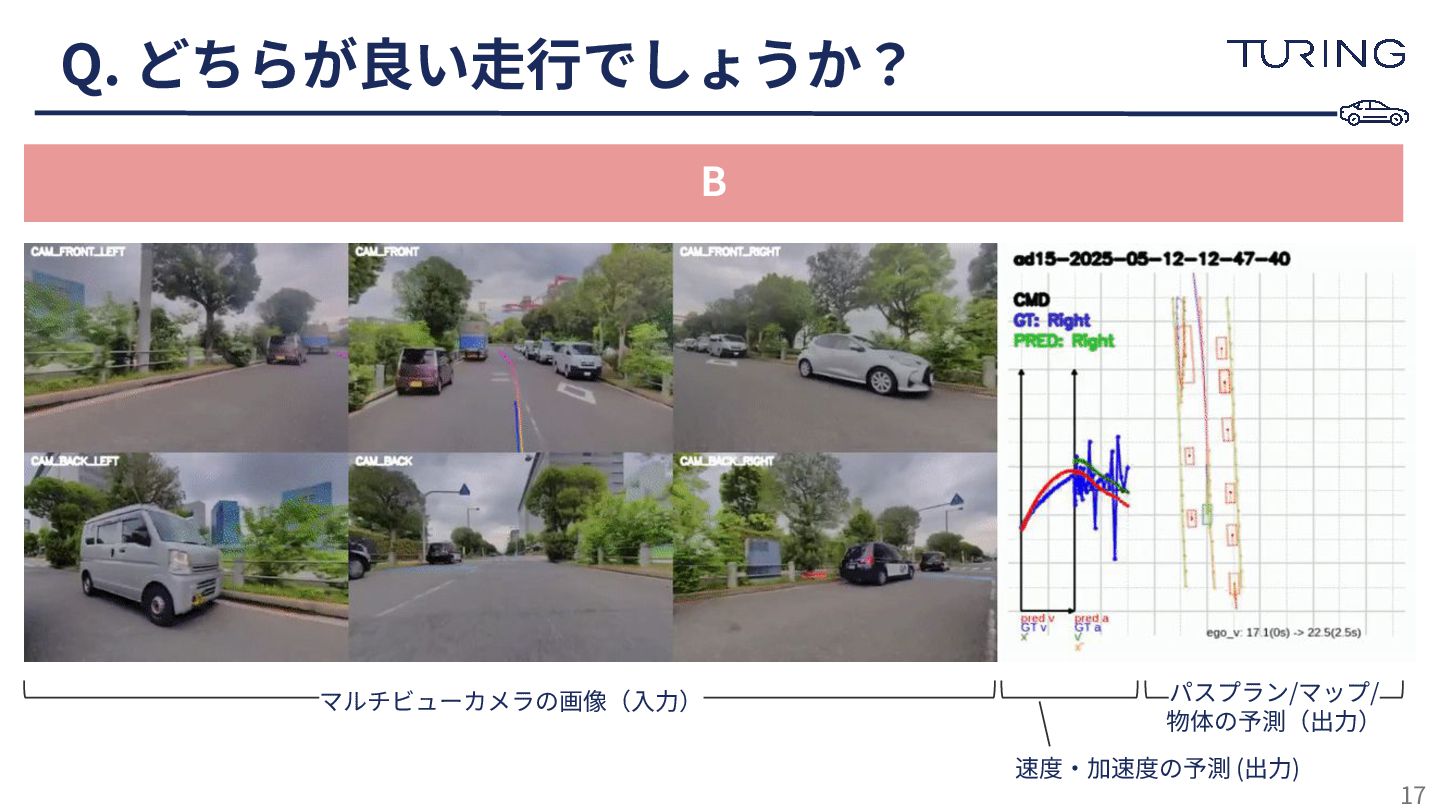
Q. どちらが良い⾛⾏でしょうか? 17 マルチビューカメラの画像(⼊⼒) パスプラン/マップ/ 物体の予測(出⼒) 速度‧加速度の予測 (出⼒) B
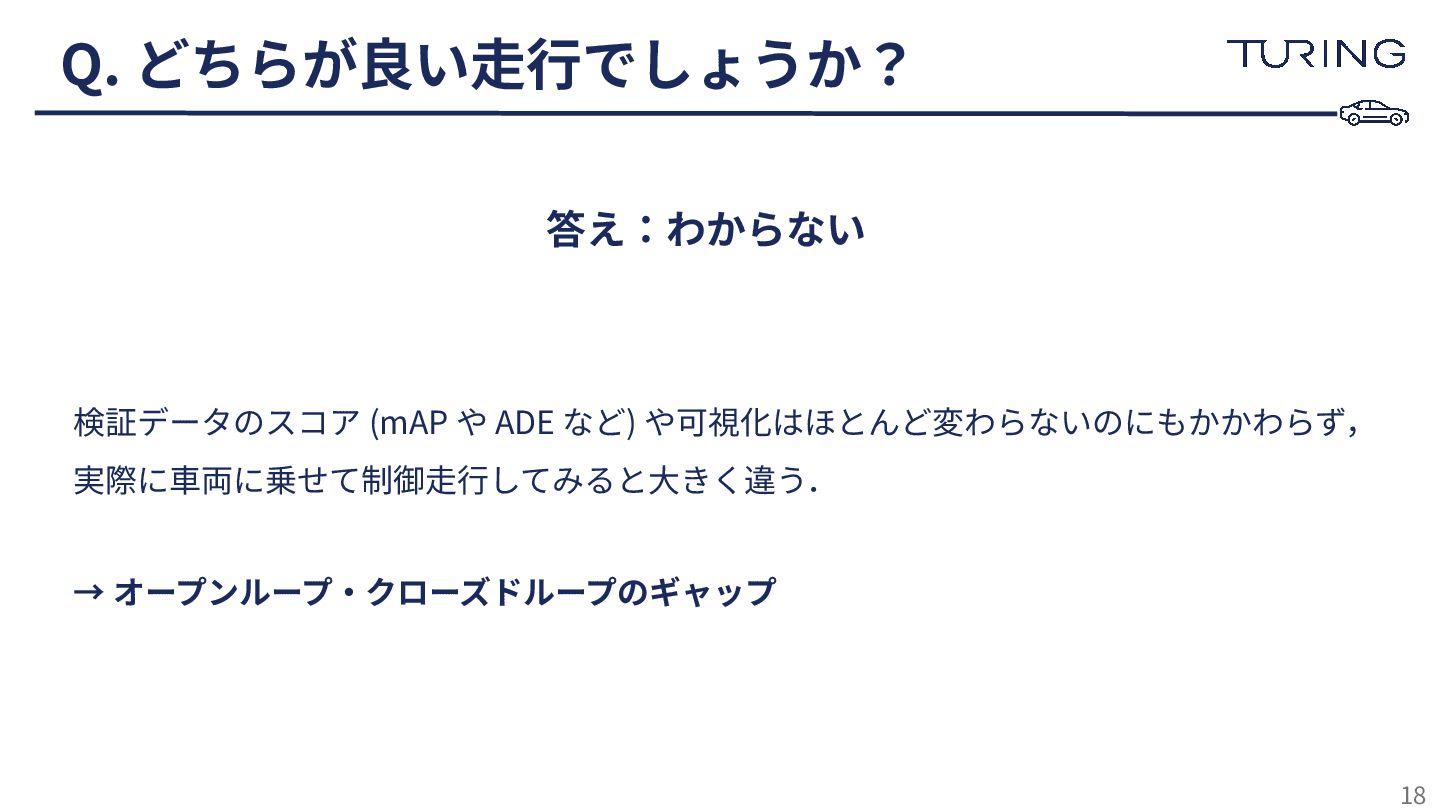
Q. どちらが良い⾛⾏でしょうか? 18 答え:わからない 検証データのスコア (mAP や ADE など) や可視化はほとんど変わらないのにもかかわらず,
実際に⾞両に乗せて制御⾛⾏してみると⼤きく違う. → オープンループ‧クローズドループのギャップ
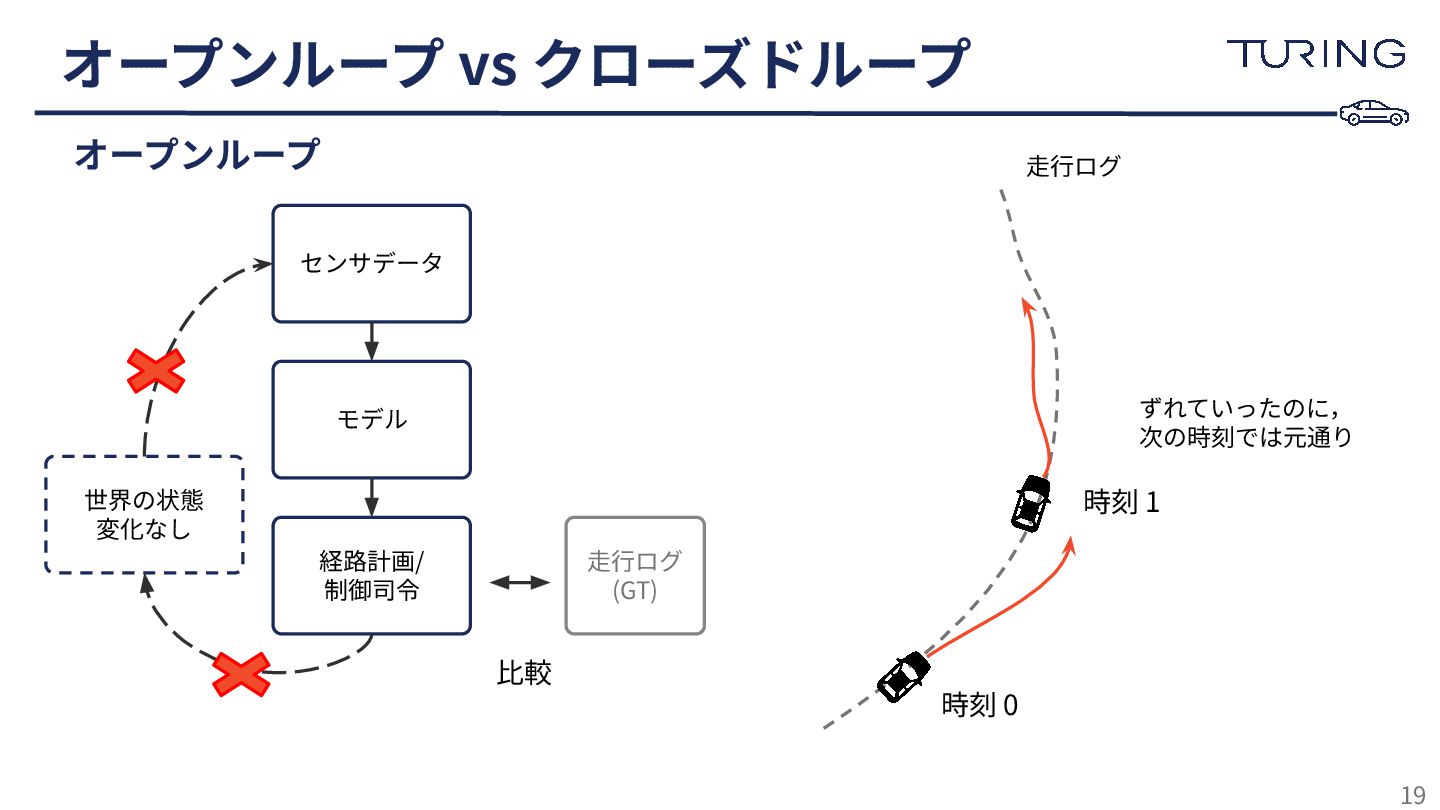
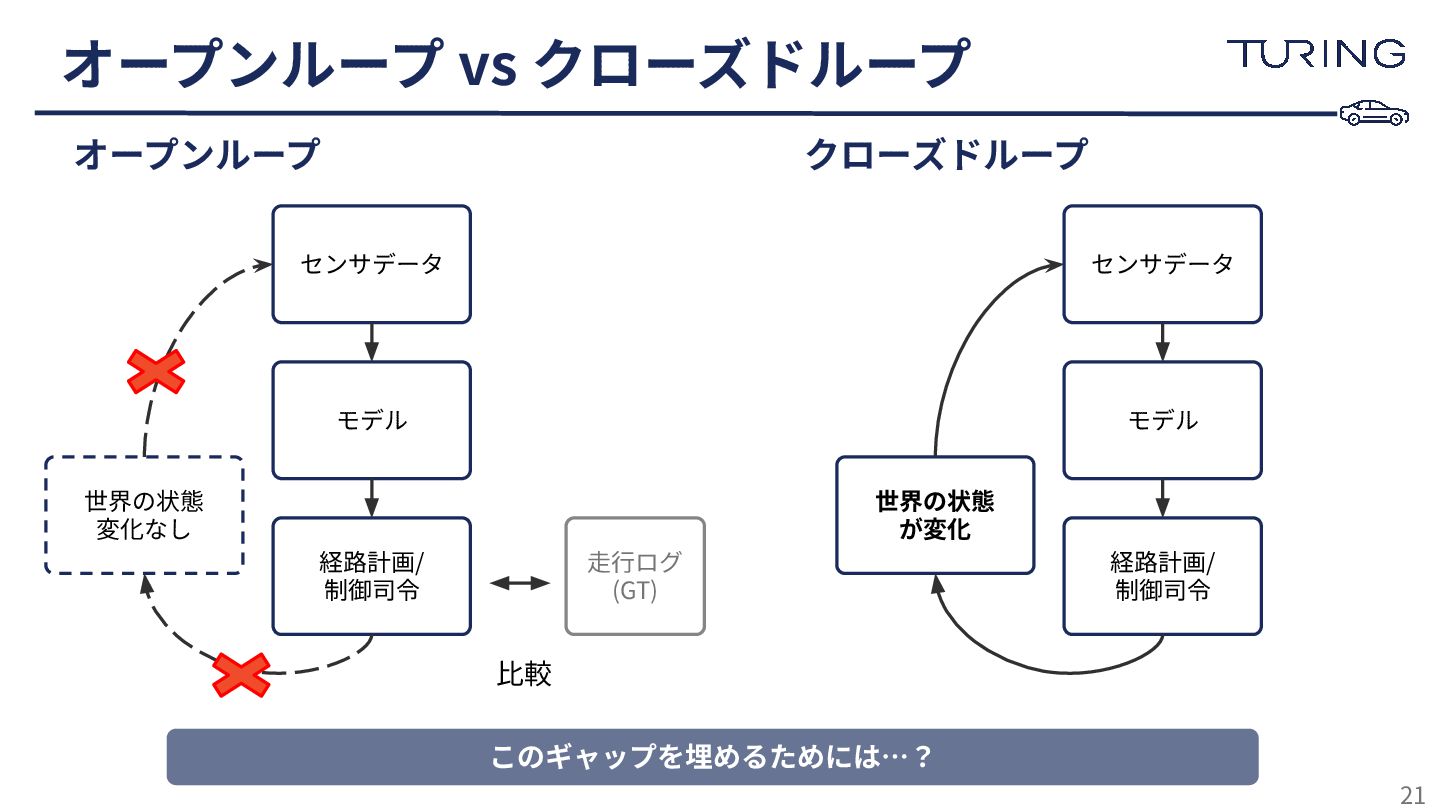
オープンループ vs クローズドループ 19 オープンループ センサデータ モデル 経路計画/ 制御司令 世界の状態
変化なし ⾛⾏ログ (GT) ⽐較 時刻 0 時刻 1 ずれていったのに, 次の時刻では元通り ⾛⾏ログ
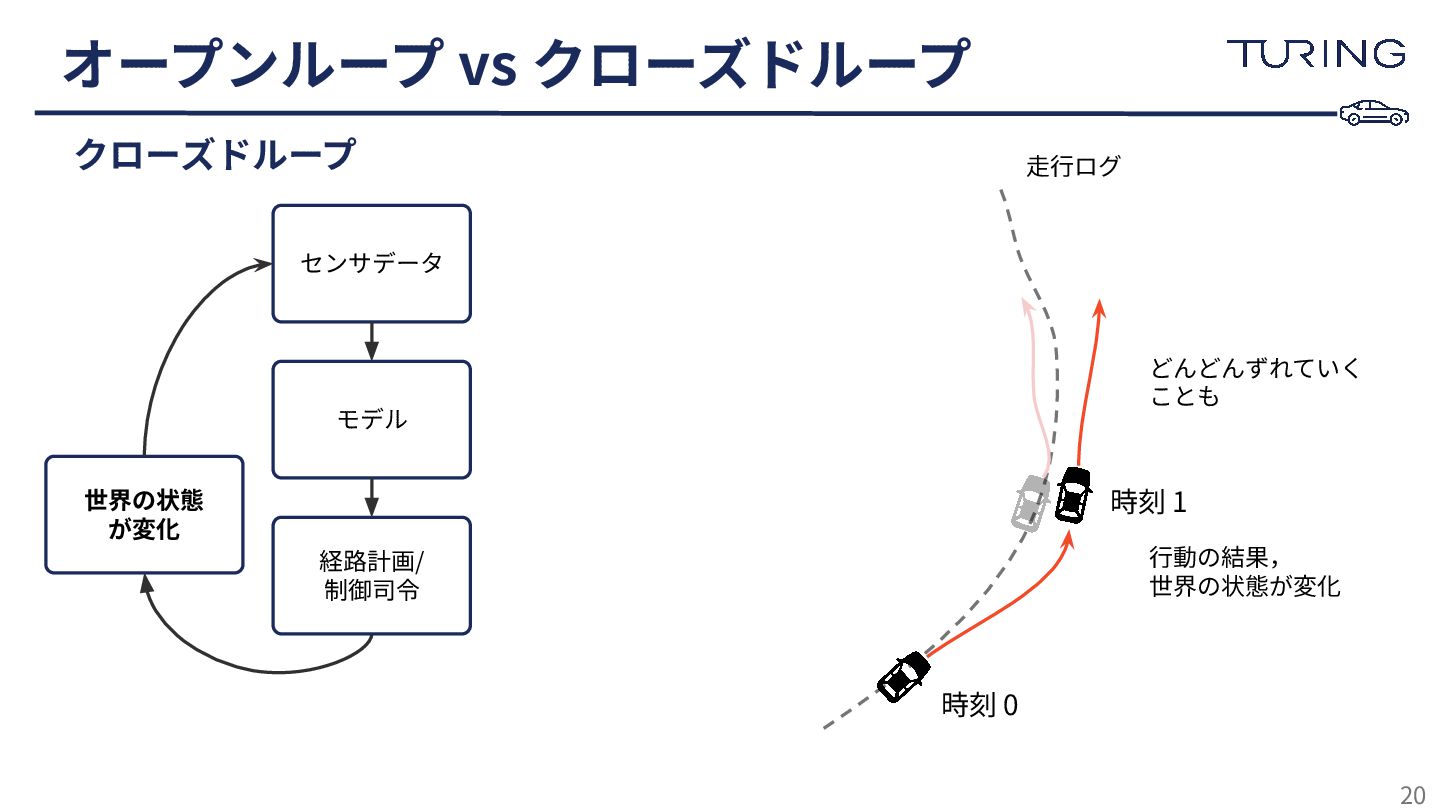
オープンループ vs クローズドループ 20 クローズドループ センサデータ モデル 世界の状態 が変化 経路計画/
制御司令 時刻 0 ⾏動の結果, 世界の状態が変化 ⾛⾏ログ 時刻 1 どんどんずれていく ことも
オープンループ vs クローズドループ 21 オープンループ センサデータ モデル 経路計画/ 制御司令 世界の状態
変化なし ⾛⾏ログ (GT) ⽐較 センサデータ モデル 経路計画/ 制御司令 世界の状態 が変化 クローズドループ このギャップを埋めるためには…?
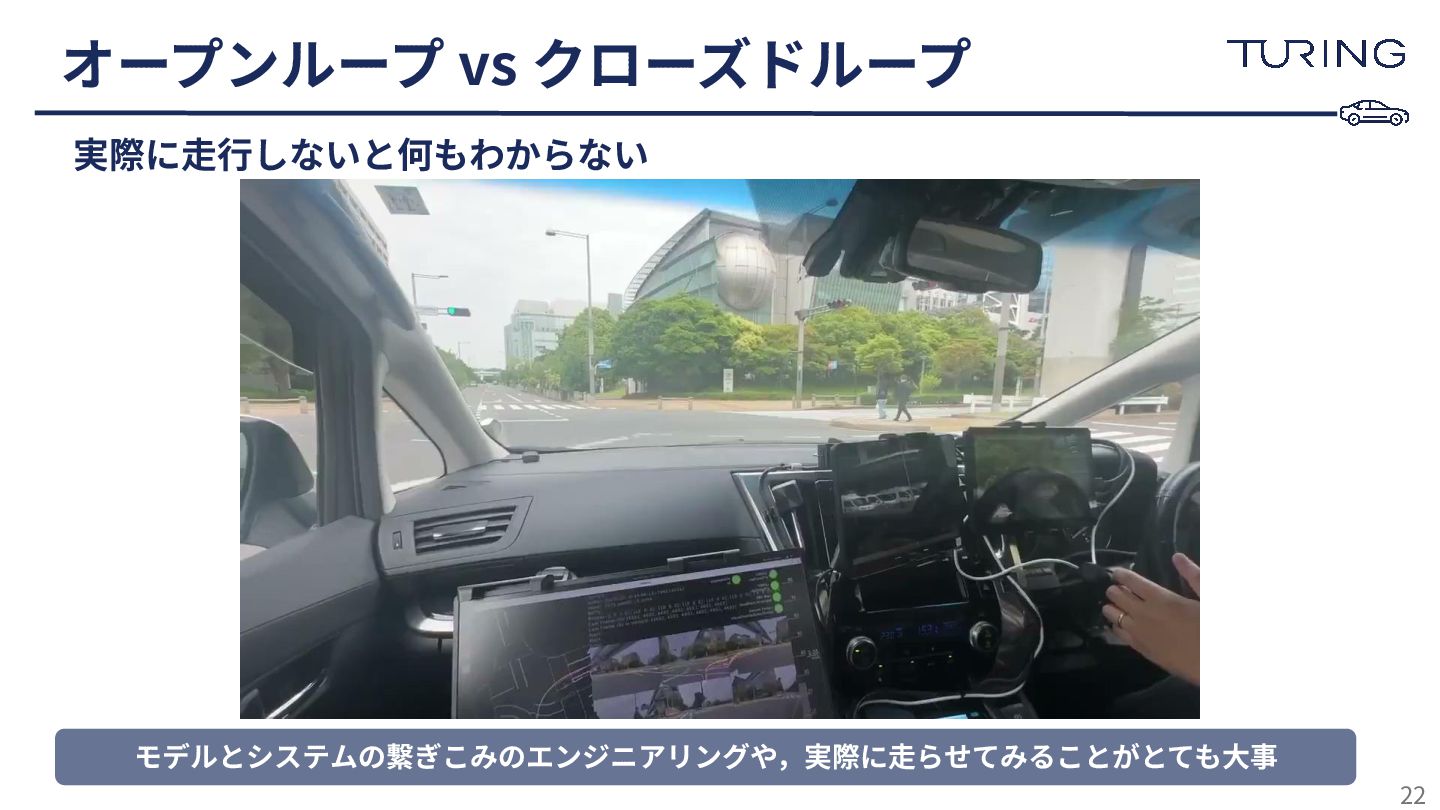
オープンループ vs クローズドループ 22 実際に⾛⾏しないと何もわからない モデルとシステムの繋ぎこみのエンジニアリングや,実際に⾛らせてみることがとても⼤事
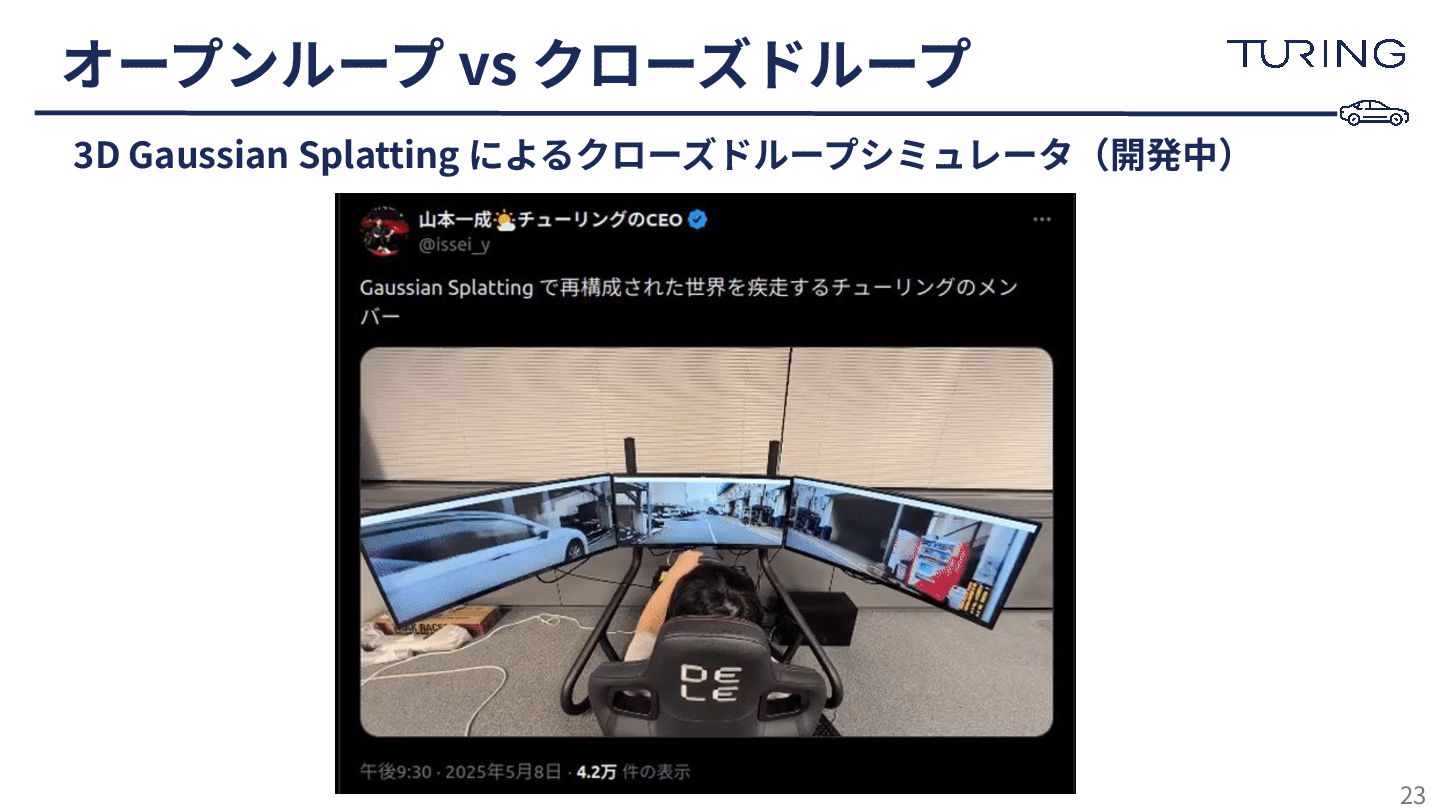
オープンループ vs クローズドループ 23 3D Gaussian Splatting によるクローズドループシミュレータ(開発中)
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 24
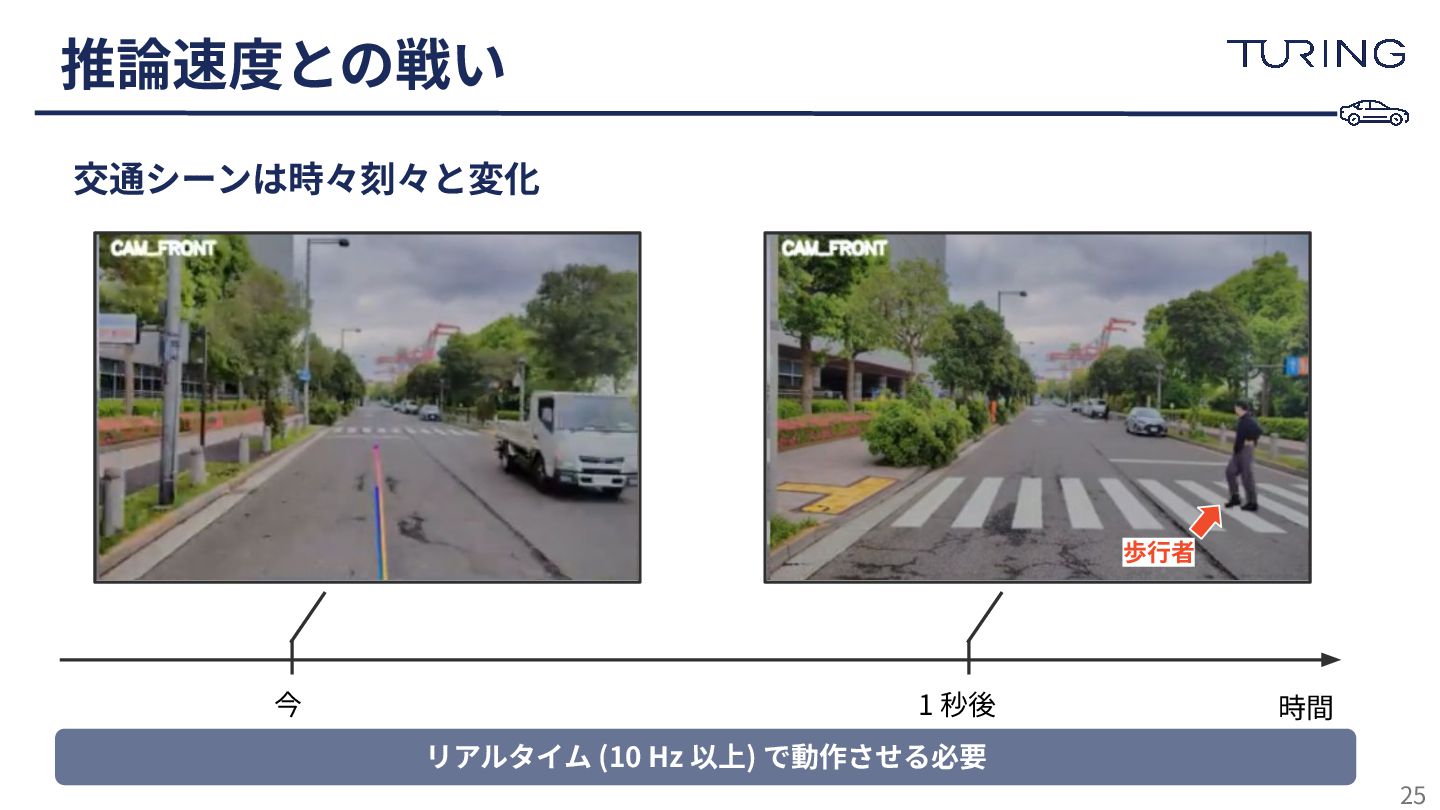
推論速度との戦い 25 交通シーンは時々刻々と変化 歩⾏者 今 1 秒後 時間 リアルタイム (10
Hz 以上) で動作させる必要
推論速度との戦い 26 代表的な⼿法の Latency (推論時間) Latency [ms] FPS UniAD 555.6
1.8 VAD-Base 224.3 4.5 VAD-Tiny 59.5 16.8 PARA-Drive* 239.5 5.4 いずれも A100 や RTX3090 などの データセンター‧ハイエンドGPUでの 結果 本当に重要なのは,エッジデバイスでの推論時間 Hu+. Planning-oriented Autonomous Driving. CVPR, 2023. Jiang+. VAD: Vectorized Scene Representation for Efficient Autonomous Driving. ICCV, 2023. Weng+. PARA-Drive: Parallelized Architecture for Real-time Autonomous Driving. CVPR, 2024.
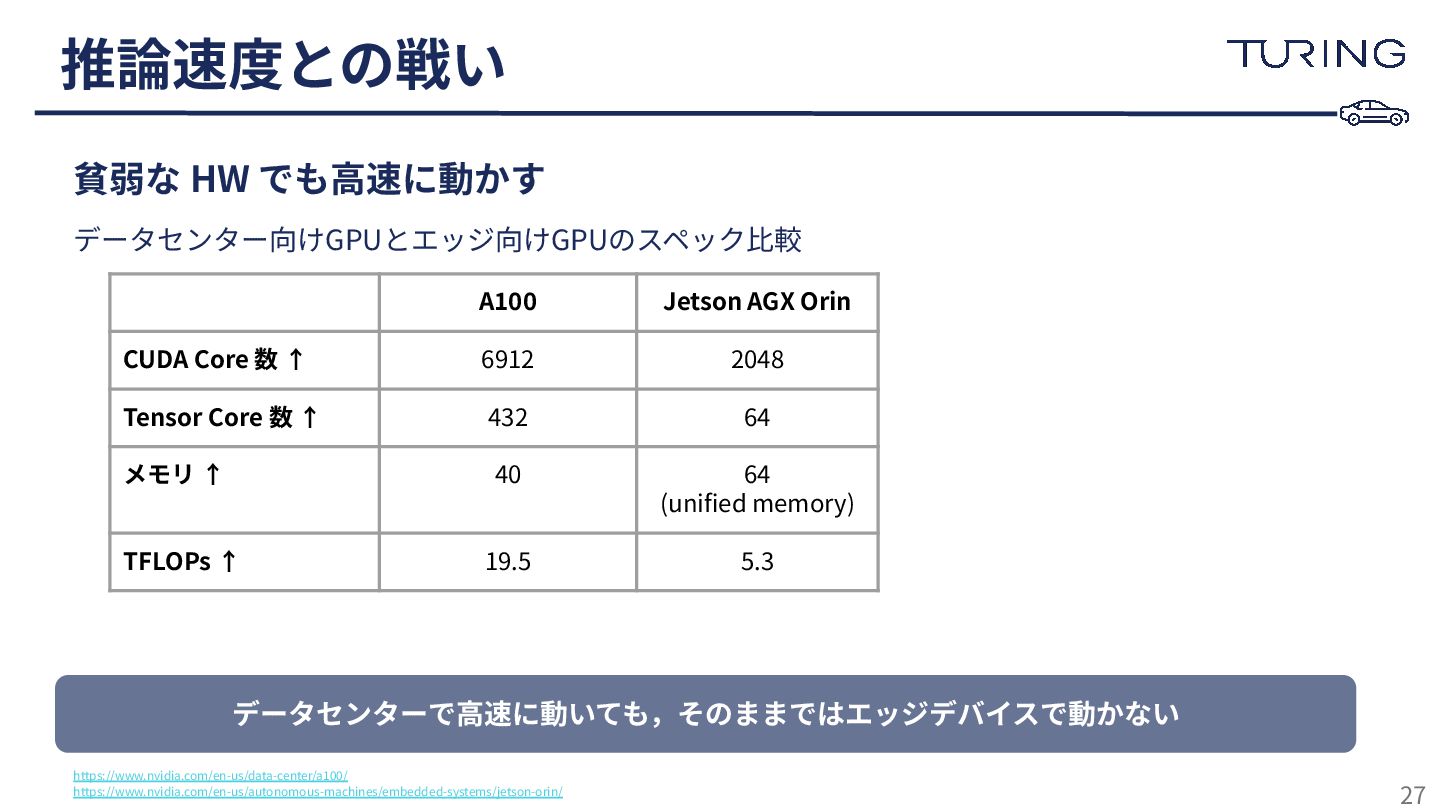
推論速度との戦い 27 貧弱な HW でも⾼速に動かす A100 Jetson AGX Orin CUDA
Core 数 ↑ 6912 2048 Tensor Core 数 ↑ 432 64 メモリ ↑ 40 64 (unified memory) TFLOPs ↑ 19.5 5.3 データセンター向けGPUとエッジ向けGPUのスペック⽐較 データセンターで⾼速に動いても,そのままではエッジデバイスで動かない https://www.nvidia.com/en-us/data-center/a100/ https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-orin/
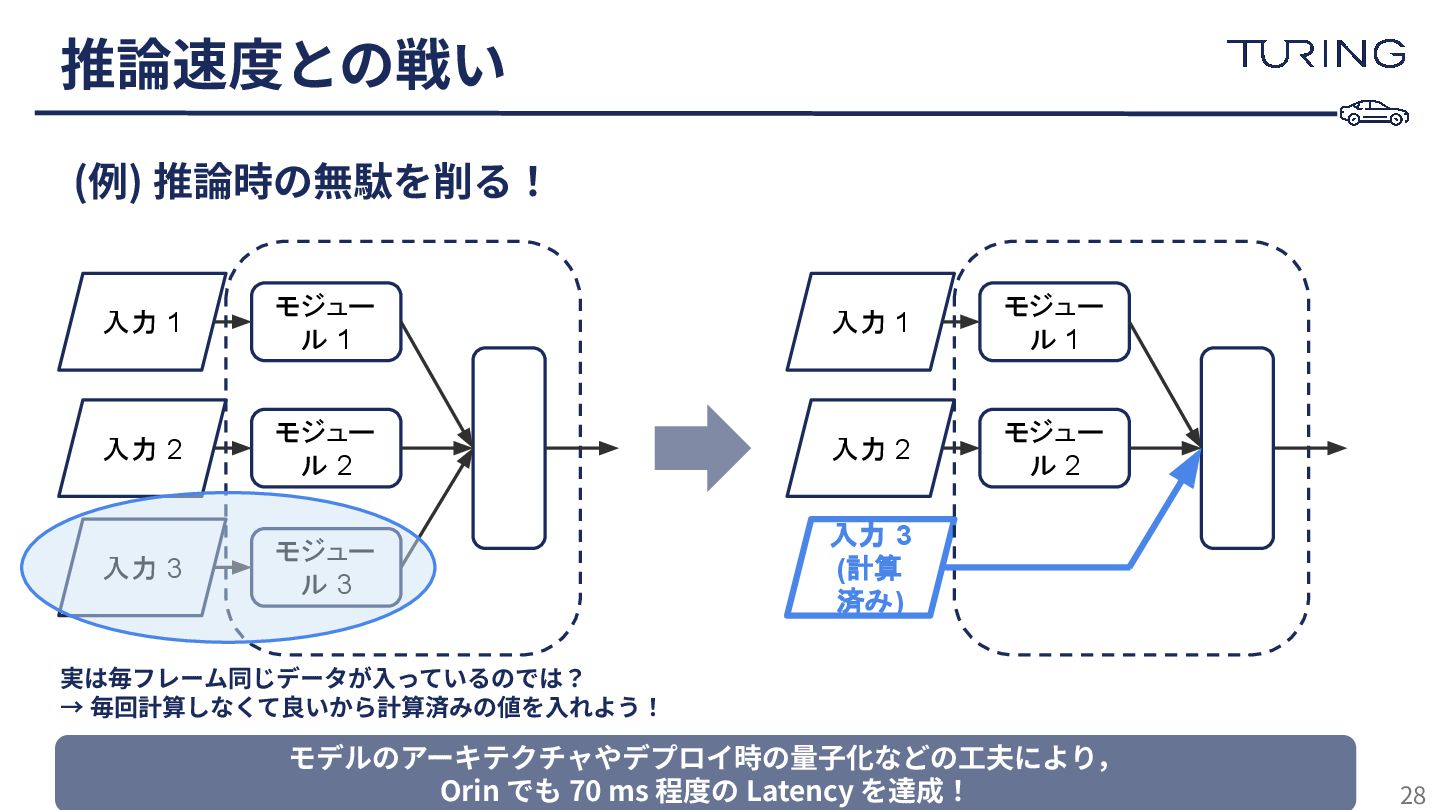
(例) 推論時の無駄を削る! 推論速度との戦い 28 入力 1 入力 2 入力 3
モジュー ル 1 モジュー ル 2 モジュー ル 3 入力 1 入力 2 入力 3 (計算 済み) モジュー ル 1 モジュー ル 2 実は毎フレーム同じデータが⼊っているのでは? → 毎回計算しなくて良いから計算済みの値を⼊れよう! モデルのアーキテクチャやデプロイ時の量⼦化などの⼯夫により, Orin でも 70 ms 程度の Latency を達成!
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 29
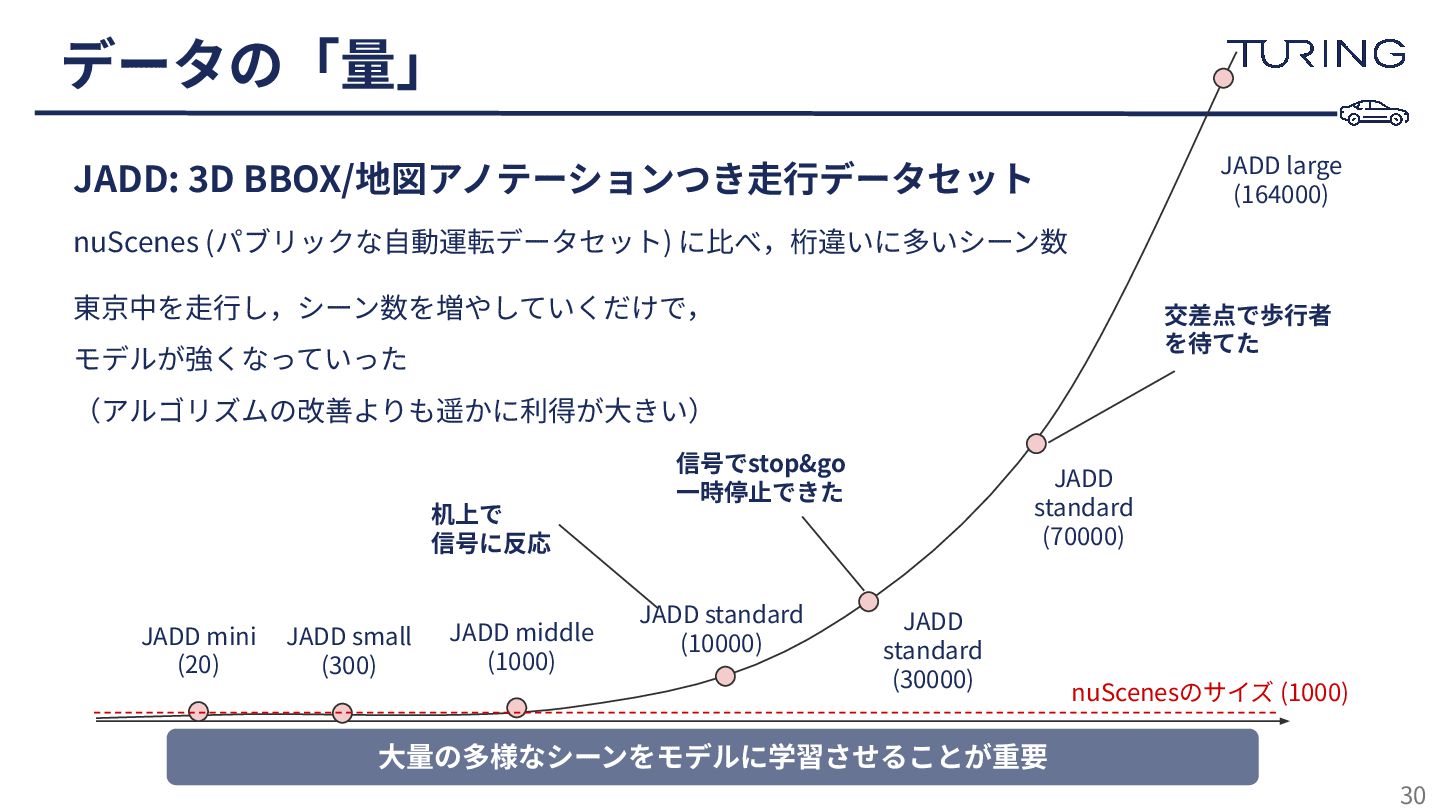
JADD: 3D BBOX/地図アノテーションつき⾛⾏データセット nuScenes (パブリックな⾃動運転データセット) に⽐べ,桁違いに多いシーン数 データの「量」 30 ⼤量の多様なシーンをモデルに学習させることが重要 JADD
small (300) JADD middle (1000) JADD standard (10000) JADD mini (20) nuScenesのサイズ (1000) JADD standard (30000) JADD large (164000) JADD standard (70000) 机上で 信号に反応 信号でstop&go ⼀時停⽌できた 交差点で歩⾏者 を待てた 東京中を⾛⾏し,シーン数を増やしていくだけで, モデルが強くなっていった (アルゴリズムの改善よりも遥かに利得が⼤きい)
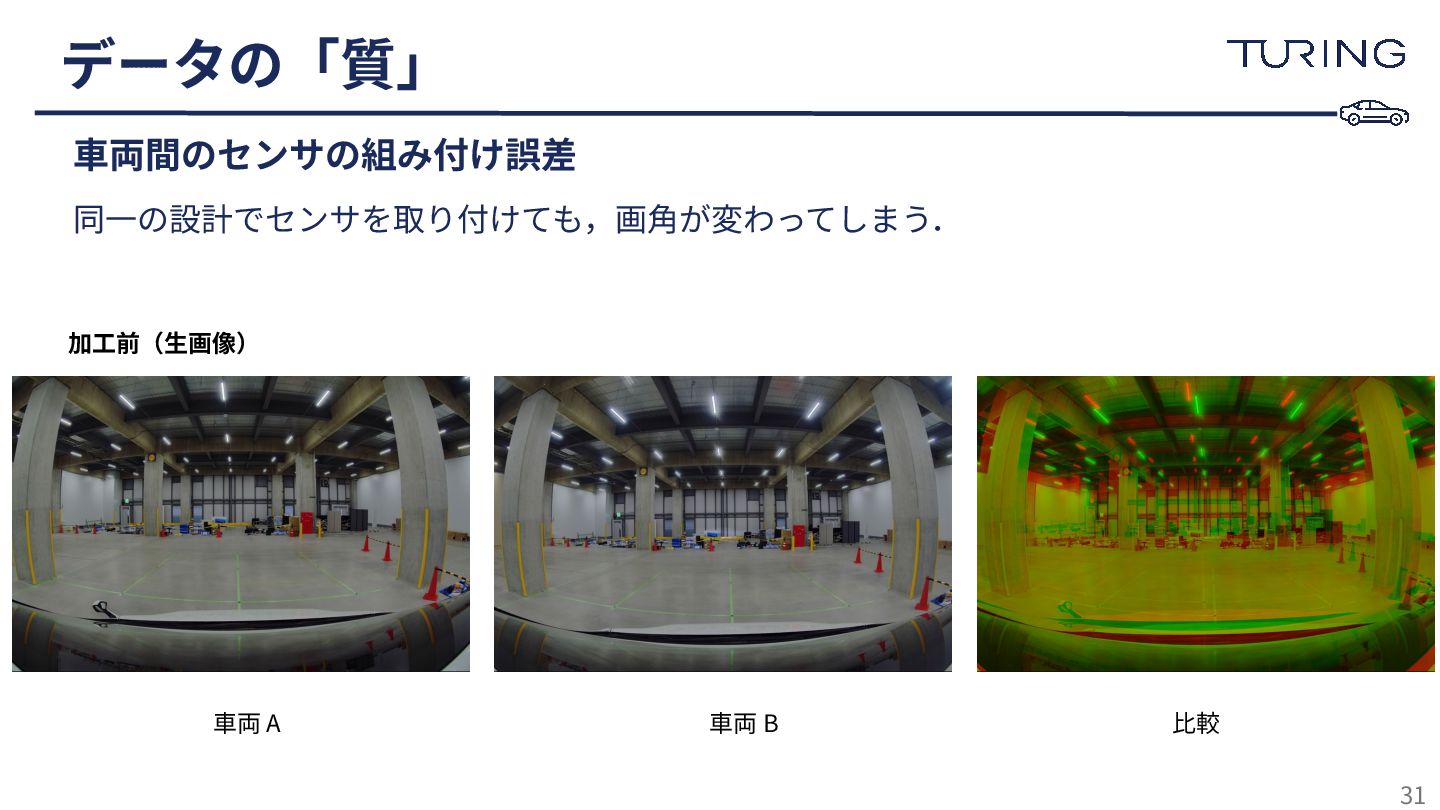
⾞両間のセンサの組み付け誤差 同⼀の設計でセンサを取り付けても,画⾓が変わってしまう. データの「質」 31 ⾞両 A ⽐較 ⾞両 B 加⼯前(⽣画像)
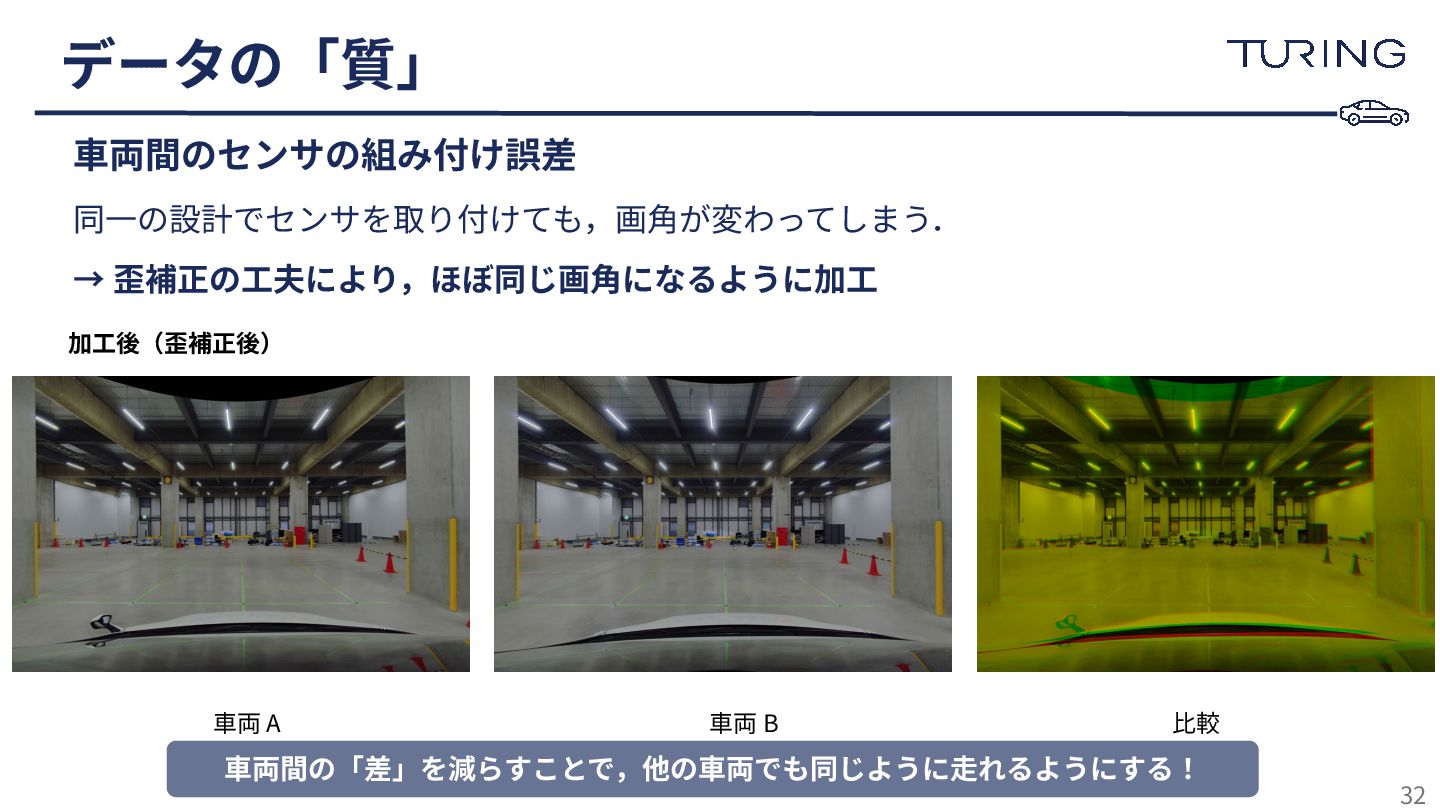
⾞両間のセンサの組み付け誤差 同⼀の設計でセンサを取り付けても,画⾓が変わってしまう. → 歪補正の⼯夫により,ほぼ同じ画⾓になるように加⼯ データの「質」 32 ⾞両 A ⽐較 ⾞両
B ⾞両間の「差」を減らすことで,他の⾞両でも同じように⾛れるようにする! 加⼯後(歪補正後)
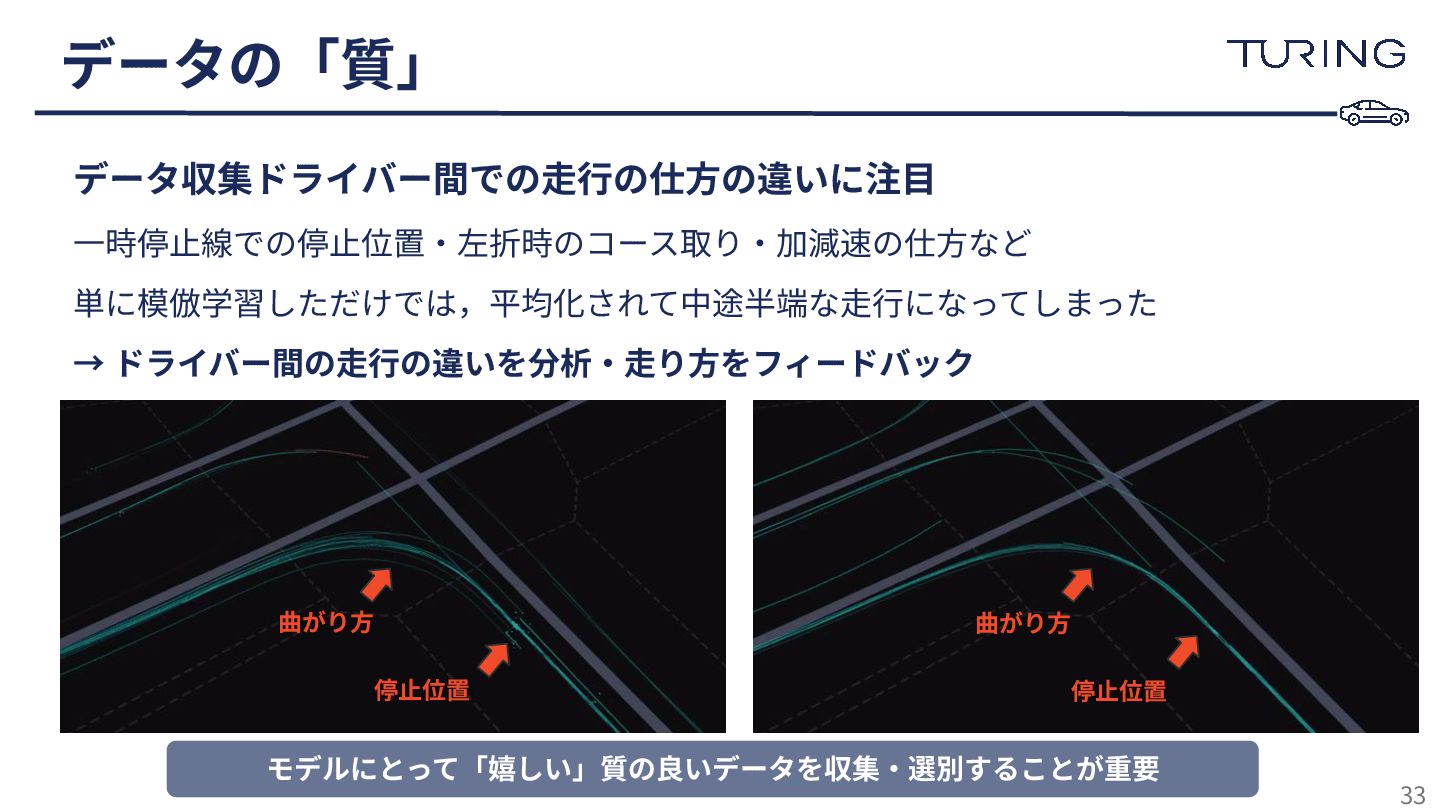
データ収集ドライバー間での⾛⾏の仕⽅の違いに注⽬ ⼀時停⽌線での停⽌位置‧左折時のコース取り‧加減速の仕⽅など 単に模倣学習しただけでは,平均化されて中途半端な⾛⾏になってしまった → ドライバー間の⾛⾏の違いを分析‧⾛り⽅をフィードバック データの「質」 33 モデルにとって「嬉しい」質の良いデータを収集‧選別することが重要 曲がり⽅ 停⽌位置
曲がり⽅ 停⽌位置
1. Tokyo30: Turing の E2E ⾃動運転開発プロジェクト 2. ⾃動運転のアプローチ: モジュール⽅式 vs
End-to-End ⽅式 3. E2E モデルを実⾞で⾛らせるための(多くの)壁 a. オープンループとクローズドループ b. エッジでの推論速度 c. データの量と質 4. まとめ アウトライン 34
• E2E ⾃動運転モデルや,要素技術としての認識モデルの研究は⽇々進化 • しかし,実際にモデルで⾞両を動かすまでには多くの障壁があり, 泥臭いエンジニアリングやデータの⼯夫によって解決していく必要がある • ティザー動画に驚くだけでなく、実際に動かしてみることが⼤切 まとめ 35


 ssii
 honzajavorek
 frankvandijk
 techseoconnect
 szymonslowik
 mfonobong
 akosma
 akashhashmi
 andyhume
 mayunak
 honnibal
 marcoroth