Upgrade to Pro — share decks privately, control downloads, hide ads and more …

CubeMars製 ロボットアクチュエータ「AK60-39 V3.0 KV80」デバイスモデリ...

CubeMars製 ロボットアクチュエータ「AK60-39 V3.0 KV80」デバイスモデリングレポート (Rev.1.1)

本レポートは、CubeMars製のロボットアクチュエータ「AK60-39 V3.0 KV80」(3相PMSM+39:1遊星減速機)におけるLTspice用SPICEモデルの構成、パラメータ抽出手法、および仕様値・特性図(48VDC)とのシミュレーション比較検証結果をまとめたものです。 主なポイント・要約:モデル構成: 3相正弦波逆起電力の表面磁石形同期モータ(SPM)モデルに、39:1減速機、慣性、摩擦、磁気飽和(鎖交磁束・インダクタンス)を組み込んでいます。 Rev.1.1の主な変更点:メーカードライバの特性を再現する「FOCドライバ等価回路(FOC_DRV)」を追加し、回転数・DC入力電流・出力・効率の各特性にフィッティング(合わせ込み)を行いました。 磁気飽和を鎖交磁束(トルク・逆起電力)だけでなくインダクタンスにも適用しました。 仕様書の定格電流(4.5A)およびピーク電流(17A)の解釈を「相電流実効値」から「DC入力電流」に変更・整理しました。 検証環境として ngspice-42 での動作テストを実施・確認済みです。 検証結果・再現性: 特性図との比較において、回転数誤差は全域で±3%以内、DC入力電流は21 N·m以上で±7%以内と良好な一致を示しています。 制約事項: 本モデルは公開仕様書・特性図のデジタル化データに基づくものであり、実機測定による検証、コギングトルク、鉄損・スイッチング損失、温度依存性などは含まれていません。

Avatar for Tsuyoshi Horigome

Tsuyoshi Horigome

November 11, 2026

More Decks by Tsuyoshi Horigome

Other Decks in Technology

Transcript

  1. Device Modeling Report デバイスモデリングレポート AK60-39 V3.0 KV80 部品種別:ロボットアクチュエータ(PMSM+39:1 遊星減速機) メーカー:CubeMars

    モデル形式:3 相 PMSM ビヘイビアモデル+FOC ドライバ等価回路 対象シミュレータ:LTspice(ngspice-42 にて動作検証) 版数:Rev.1.1 発行日:2026 年 9 月 25 日 ビー・テクノロジー Bee Technologies Inc.
  2. Device Modeling Report AK60-39 V3.0 KV80 目次 1. 概要 2.

    メーカー仕様値と特性図 3. 等価回路モデル 4. モデルパラメータ 5. シミュレーション評価 5.1 特性図との比較 5.2 無負荷回転数 5.3 定格点・ピーク点 5.4 機械的時定数 5.5 逆駆動トルク 6. 比較まとめ 7. 使用上の注意・制約 8. 付属ファイル 9. 改訂履歴 株式会社ビー・テクノロジー 1
  3. Device Modeling Report AK60-39 V3.0 KV80 1. 概要 本レポートは、CubeMars 製ロボットアクチュエータ

    AK60-39 V3.0 KV80 の SPICE モデル(LTspice 用)の構成、パラメータ抽出方法、メーカー公開仕様値および特性図(48 VDC)との比較検証結果を まとめたものです。 モータ部は 3 相正弦波逆起電力の表面磁石形同期モータ(SPM)で、39:1 減速機、慣性、摩擦、磁気 飽和(鎖交磁束とインダクタンス)を含みます。Rev.1.1 では、メーカードライバの特性を表す FOC ドライバ等価回路 FOC_DRV を追加し、特性図の回転数・DC 入力電流・出力・効率に合わせ込みまし た。 1.1 Rev.1.1 の主な変更点 ・ 特性図(48 VDC)をデジタル化し、回転数と DC 入力電流の曲線に最小二乗法で合わせ込み ・ ドライバ等価回路 FOC_DRV を追加:DC 母線端子(DC 入力電流を電力収支で算出)、変調率上 限 MI、ドライバ直列抵抗 RDRV ・ 磁気飽和をトルク・逆起電力だけでなくインダクタンスにも適用(飽和性インダクタンス) ・ 仕様の定格電流 4.5 A・ピーク電流 17 A の解釈を「相電流実効値」から「DC 入力電流」に変更 (2.2 節) ・ 検証:ngspice-42 で全テストベンチを実行。LTspice 本体での実行確認は未実施(構文は LTspice 互換) 2. メーカー仕様値と特性図 2.1 仕様値 株式会社ビー・テクノロジー 2
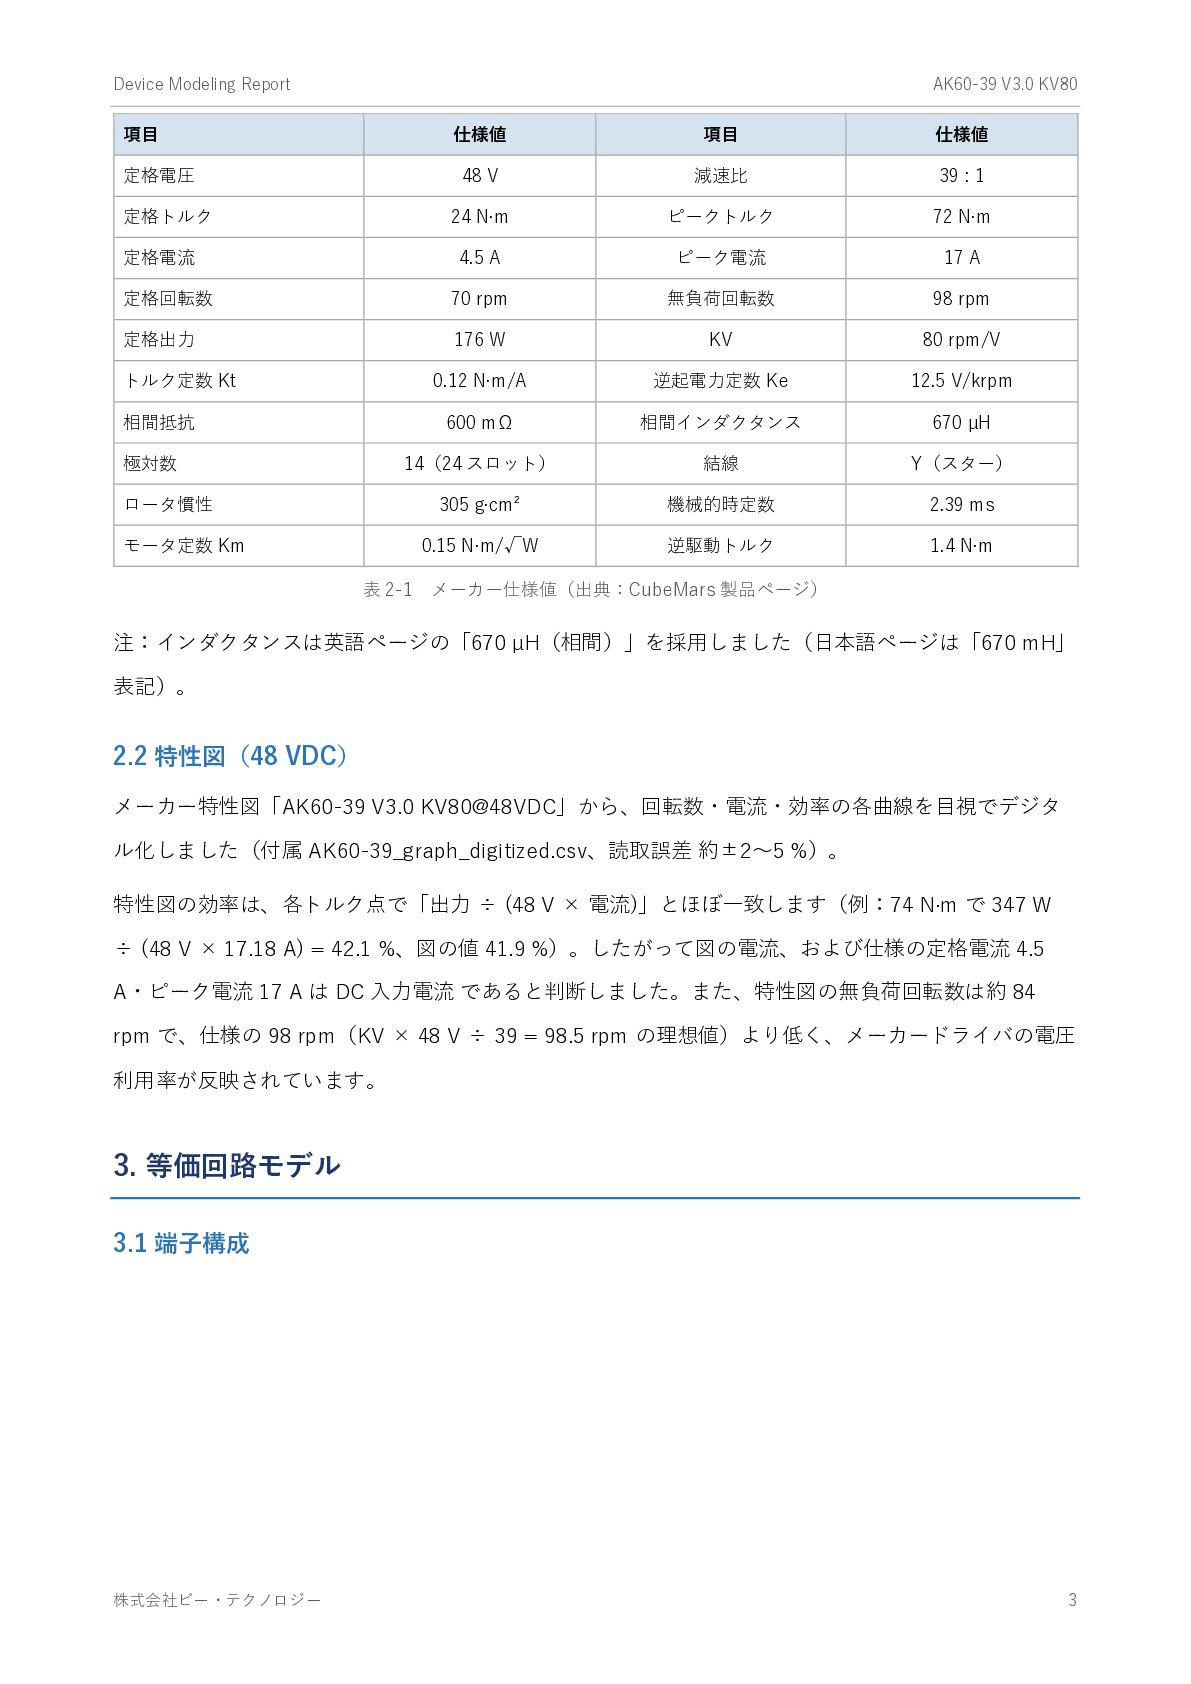
  4. Device Modeling Report AK60-39 V3.0 KV80 項目 仕様値 項目 仕様値

    定格電圧 48 V 減速比 39 : 1 定格トルク 24 N·m ピークトルク 72 N·m 定格電流 4.5 A ピーク電流 17 A 定格回転数 70 rpm 無負荷回転数 98 rpm 定格出力 176 W KV 80 rpm/V トルク定数 Kt 0.12 N·m/A 逆起電力定数 Ke 12.5 V/krpm 相間抵抗 600 mΩ 相間インダクタンス 670 µH 極対数 14(24 スロット) 結線 Y(スター) 305 g·cm² 機械的時定数 2.39 ms 0.15 N·m/√W 逆駆動トルク 1.4 N·m ロータ慣性 モータ定数 Km 表 2-1 メーカー仕様値(出典:CubeMars 製品ページ) 注:インダクタンスは英語ページの「670 µH(相間)」を採用しました(日本語ページは「670 mH」 表記)。 2.2 特性図(48 VDC) メーカー特性図「AK60-39 V3.0 KV80@48VDC」から、回転数・電流・効率の各曲線を目視でデジタ ル化しました(付属 AK60-39_graph_digitized.csv、読取誤差 約±2〜5 %)。 特性図の効率は、各トルク点で「出力 ÷ (48 V × 電流)」とほぼ一致します(例:74 N·m で 347 W ÷ (48 V × 17.18 A) = 42.1 %、図の値 41.9 %)。したがって図の電流、および仕様の定格電流 4.5 A・ピーク電流 17 A は DC 入力電流 であると判断しました。また、特性図の無負荷回転数は約 84 rpm で、仕様の 98 rpm(KV × 48 V ÷ 39 = 98.5 rpm の理想値)より低く、メーカードライバの電圧 利用率が反映されています。 3. 等価回路モデル 3.1 端子構成 株式会社ビー・テクノロジー 3
  5. Device Modeling Report AK60-39 V3.0 KV80 端子 種別 内容 電気端子

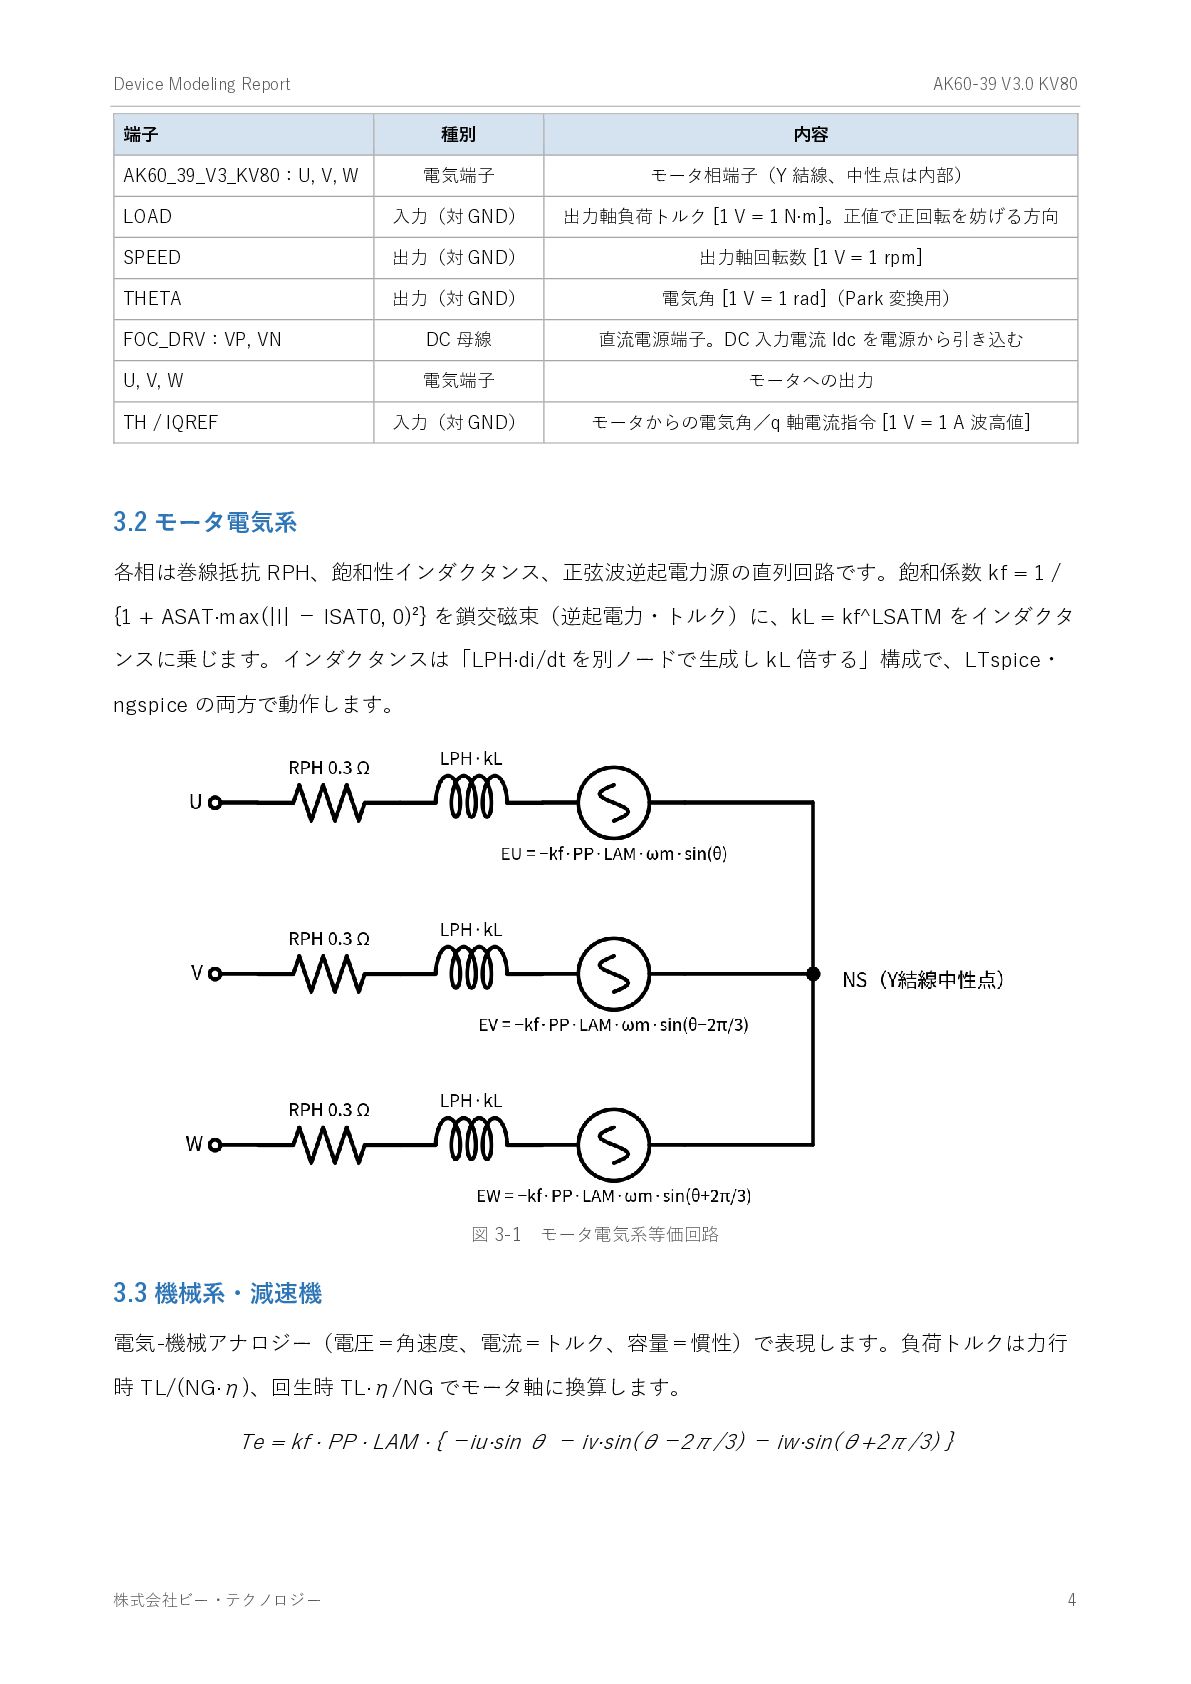
    モータ相端子(Y 結線、中性点は内部) LOAD 入力(対 GND) 出力軸負荷トルク [1 V = 1 N·m]。正値で正回転を妨げる方向 SPEED 出力(対 GND) 出力軸回転数 [1 V = 1 rpm] THETA 出力(対 GND) 電気角 [1 V = 1 rad](Park 変換用) FOC_DRV:VP, VN DC 母線 直流電源端子。DC 入力電流 Idc を電源から引き込む U, V, W 電気端子 モータへの出力 入力(対 GND) モータからの電気角/q 軸電流指令 [1 V = 1 A 波高値] AK60_39_V3_KV80:U, V, W TH / IQREF 3.2 モータ電気系 各相は巻線抵抗 RPH、飽和性インダクタンス、正弦波逆起電力源の直列回路です。飽和係数 kf = 1 / {1 + ASAT·max(|I| − ISAT0, 0)²} を鎖交磁束(逆起電力・トルク)に、kL = kf^LSATM をインダクタ ンスに乗じます。インダクタンスは「LPH·di/dt を別ノードで生成し kL 倍する」構成で、LTspice・ ngspice の両方で動作します。 図 3-1 モータ電気系等価回路 3.3 機械系・減速機 電気-機械アナロジー(電圧=角速度、電流=トルク、容量=慣性)で表現します。負荷トルクは力行 時 TL/(NG·η)、回生時 TL·η/NG でモータ軸に換算します。 Te = kf · PP · LAM · { −iu·sin θ − iv·sin(θ−2π/3) − iw·sin(θ+2π/3) } 株式会社ビー・テクノロジー 4
  6. Device Modeling Report AK60-39 V3.0 KV80 図 3-2 機械系等価回路(モータ軸換算) 3.4

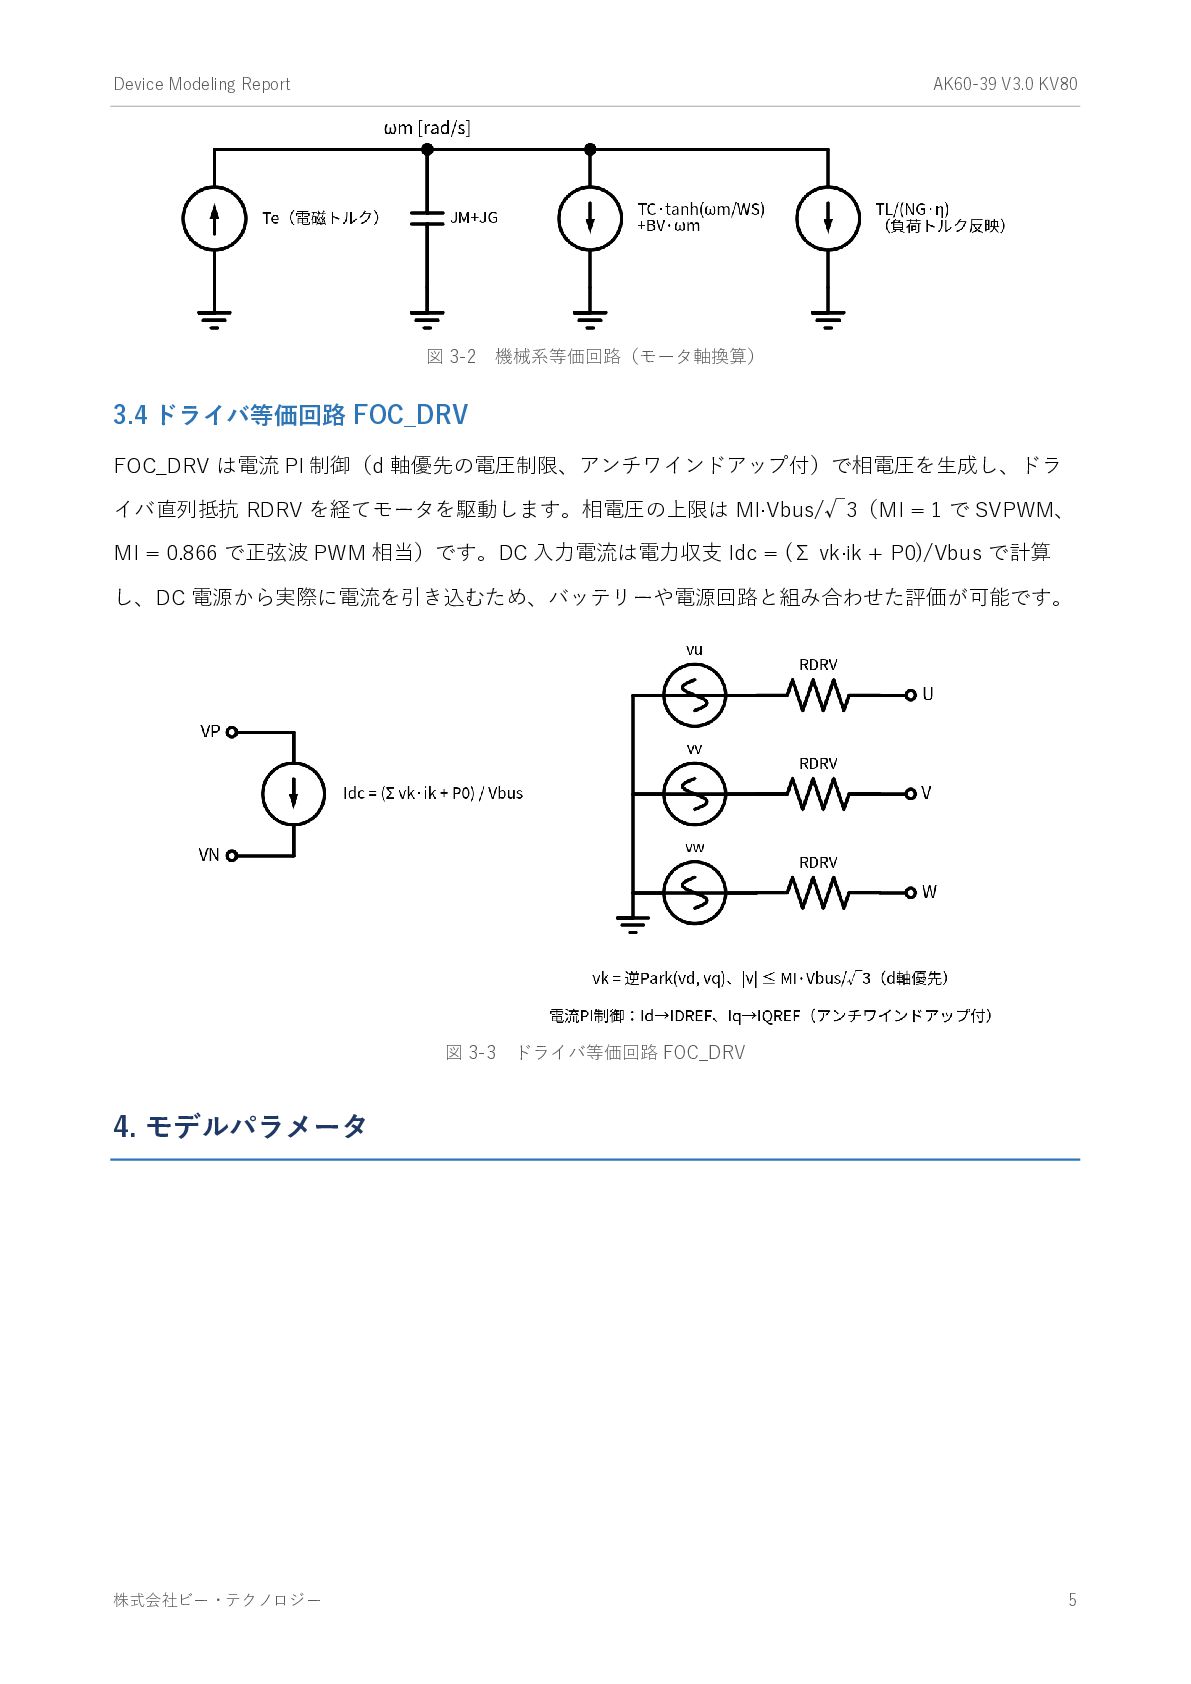
    ドライバ等価回路 FOC_DRV FOC_DRV は電流 PI 制御(d 軸優先の電圧制限、アンチワインドアップ付)で相電圧を生成し、ドラ イバ直列抵抗 RDRV を経てモータを駆動します。相電圧の上限は MI·Vbus/√3(MI = 1 で SVPWM、 MI = 0.866 で正弦波 PWM 相当)です。DC 入力電流は電力収支 Idc = (Σ vk·ik + P0)/Vbus で計算 し、DC 電源から実際に電流を引き込むため、バッテリーや電源回路と組み合わせた評価が可能です。 図 3-3 ドライバ等価回路 FOC_DRV 4. モデルパラメータ 株式会社ビー・テクノロジー 5
  7. Device Modeling Report AK60-39 V3.0 KV80 パラメータ 値 単位 内容・抽出方法

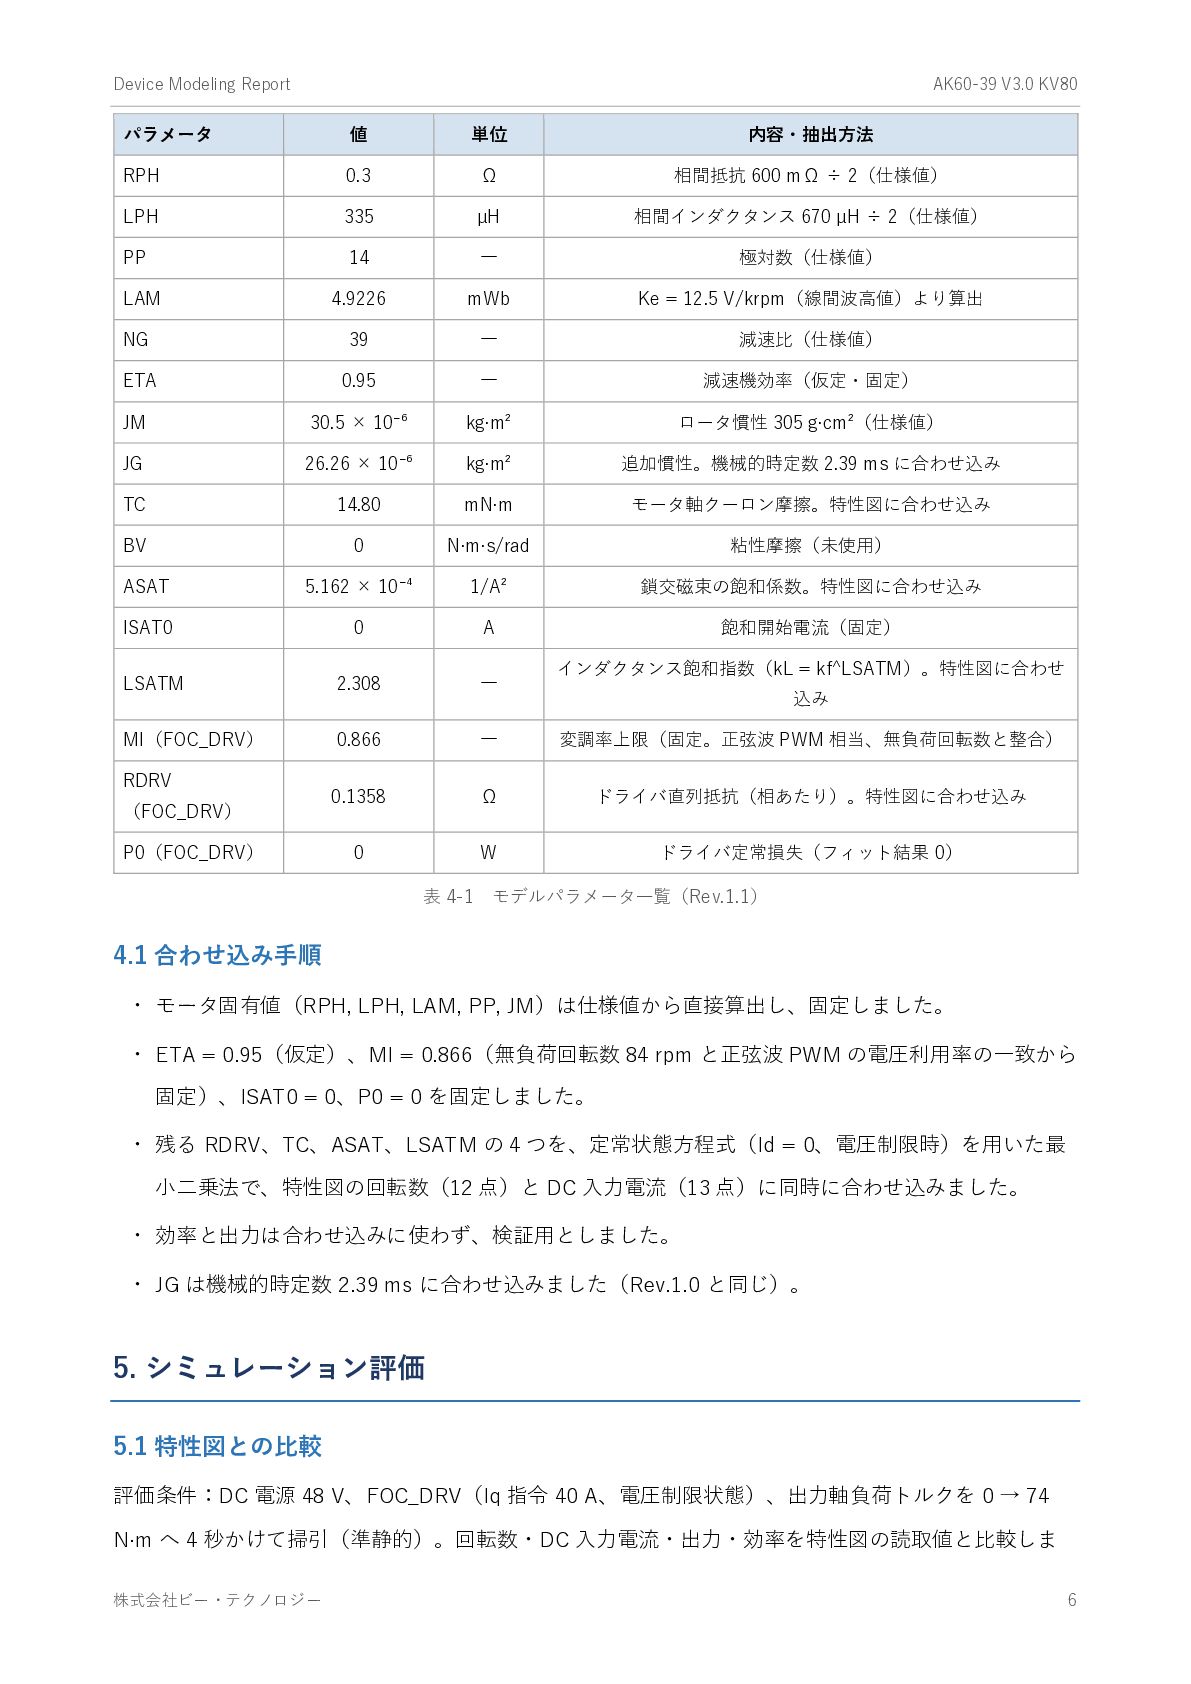
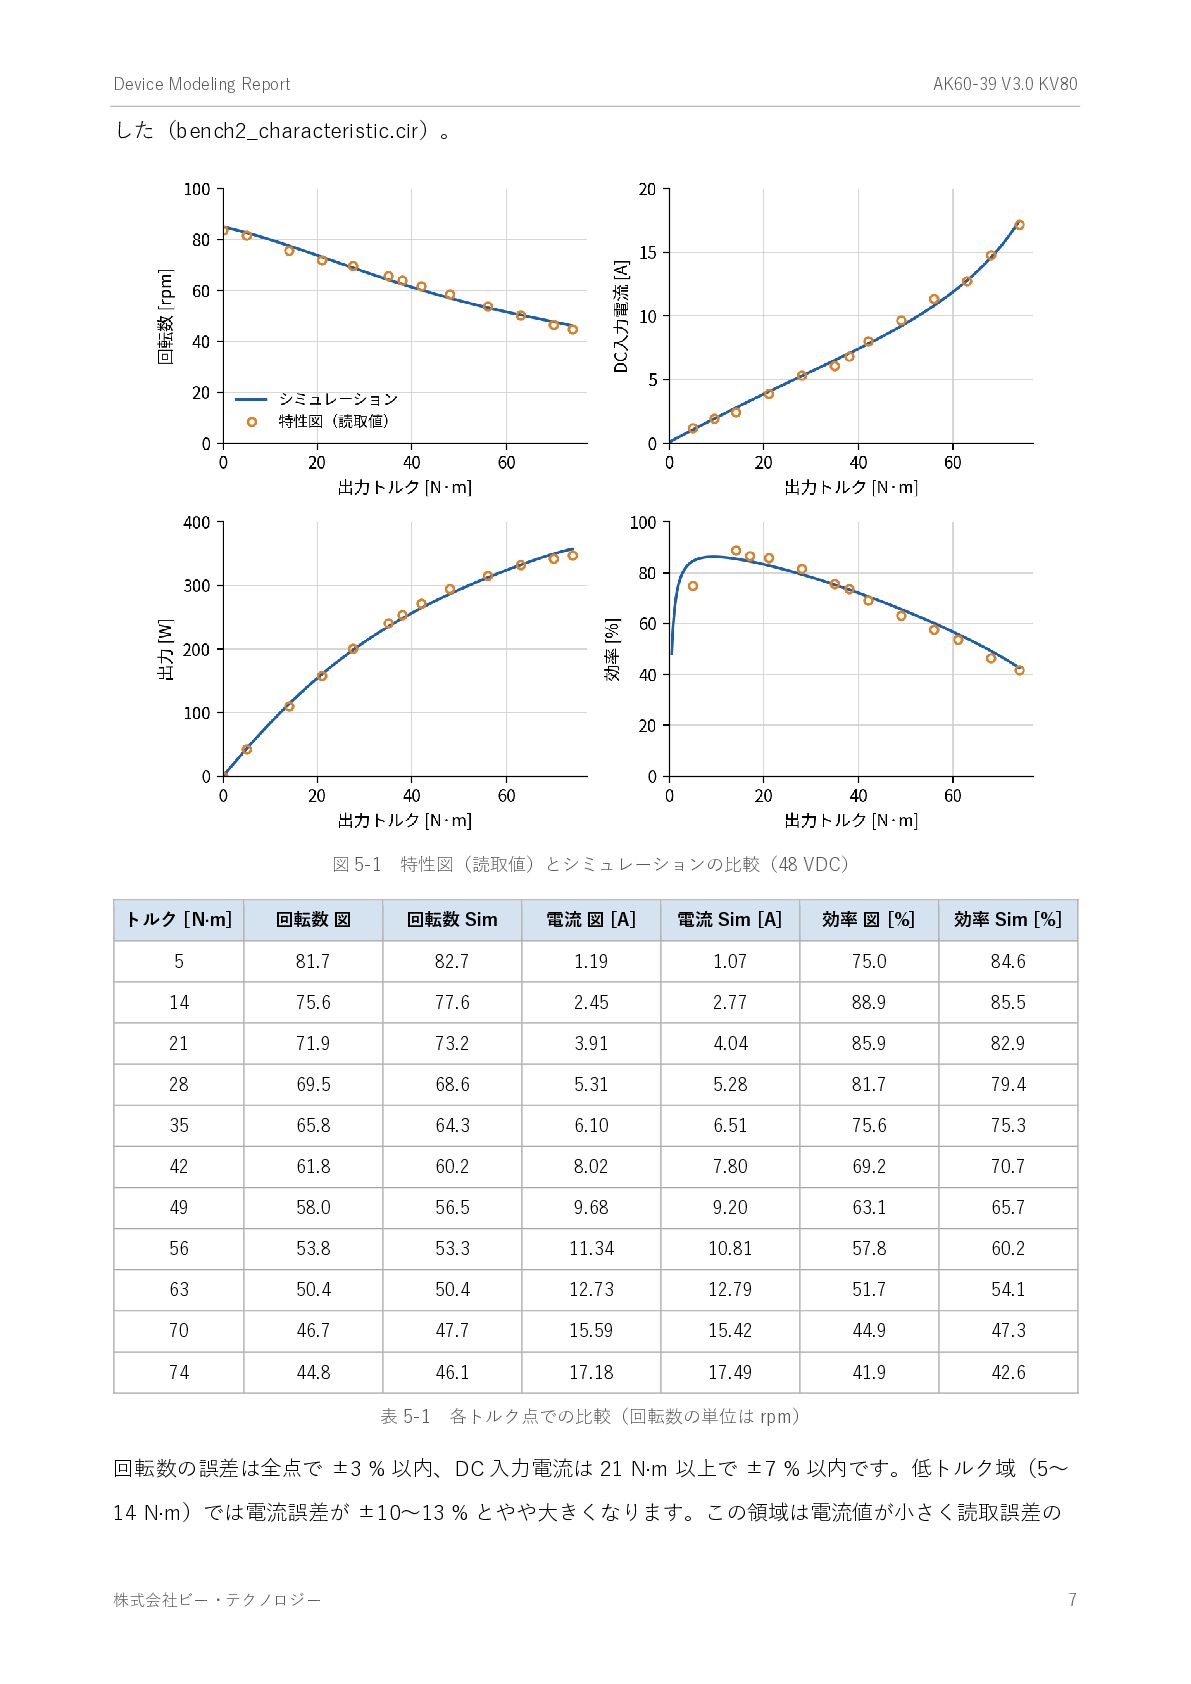
    RPH 0.3 Ω 相間抵抗 600 mΩ ÷ 2(仕様値) LPH 335 µH 相間インダクタンス 670 µH ÷ 2(仕様値) PP 14 ― 極対数(仕様値) LAM 4.9226 mWb Ke = 12.5 V/krpm(線間波高値)より算出 NG 39 ― 減速比(仕様値) ETA 0.95 ― 減速機効率(仮定・固定) JM 30.5 × 10⁻⁶ kg·m² ロータ慣性 305 g·cm²(仕様値) JG 26.26 × 10⁻⁶ kg·m² 追加慣性。機械的時定数 2.39 ms に合わせ込み TC 14.80 mN·m モータ軸クーロン摩擦。特性図に合わせ込み BV 0 N·m·s/rad 粘性摩擦(未使用) ASAT 5.162 × 10⁻⁴ 1/A² 鎖交磁束の飽和係数。特性図に合わせ込み ISAT0 0 A 飽和開始電流(固定) LSATM 2.308 ― MI(FOC_DRV) 0.866 ― 変調率上限(固定。正弦波 PWM 相当、無負荷回転数と整合) 0.1358 Ω ドライバ直列抵抗(相あたり)。特性図に合わせ込み 0 W ドライバ定常損失(フィット結果 0) RDRV (FOC_DRV) P0(FOC_DRV) 表 4-1 インダクタンス飽和指数(kL = kf^LSATM)。特性図に合わせ 込み モデルパラメータ一覧(Rev.1.1) 4.1 合わせ込み手順 ・ モータ固有値(RPH, LPH, LAM, PP, JM)は仕様値から直接算出し、固定しました。 ・ ETA = 0.95(仮定)、MI = 0.866(無負荷回転数 84 rpm と正弦波 PWM の電圧利用率の一致から 固定)、ISAT0 = 0、P0 = 0 を固定しました。 ・ 残る RDRV、TC、ASAT、LSATM の 4 つを、定常状態方程式(Id = 0、電圧制限時)を用いた最 小二乗法で、特性図の回転数(12 点)と DC 入力電流(13 点)に同時に合わせ込みました。 ・ 効率と出力は合わせ込みに使わず、検証用としました。 ・ JG は機械的時定数 2.39 ms に合わせ込みました(Rev.1.0 と同じ)。 5. シミュレーション評価 5.1 特性図との比較 評価条件:DC 電源 48 V、FOC_DRV(Iq 指令 40 A、電圧制限状態)、出力軸負荷トルクを 0 → 74 N·m へ 4 秒かけて掃引(準静的)。回転数・DC 入力電流・出力・効率を特性図の読取値と比較しま 株式会社ビー・テクノロジー 6
  8. Device Modeling Report AK60-39 V3.0 KV80 した(bench2_characteristic.cir)。 図 5-1 特性図(読取値)とシミュレーションの比較(48

    VDC) トルク [N·m] 回転数 図 回転数 Sim 電流 図 [A] 電流 Sim [A] 効率 図 [%] 効率 Sim [%] 5 81.7 82.7 1.19 1.07 75.0 84.6 14 75.6 77.6 2.45 2.77 88.9 85.5 21 71.9 73.2 3.91 4.04 85.9 82.9 28 69.5 68.6 5.31 5.28 81.7 79.4 35 65.8 64.3 6.10 6.51 75.6 75.3 42 61.8 60.2 8.02 7.80 69.2 70.7 49 58.0 56.5 9.68 9.20 63.1 65.7 56 53.8 53.3 11.34 10.81 57.8 60.2 63 50.4 50.4 12.73 12.79 51.7 54.1 70 46.7 47.7 15.59 15.42 44.9 47.3 74 44.8 46.1 17.18 17.49 41.9 42.6 表 5-1 各トルク点での比較(回転数の単位は rpm) 回転数の誤差は全点で ±3 % 以内、DC 入力電流は 21 N·m 以上で ±7 % 以内です。低トルク域(5〜 14 N·m)では電流誤差が ±10〜13 % とやや大きくなります。この領域は電流値が小さく読取誤差の 株式会社ビー・テクノロジー 7
  9. Device Modeling Report AK60-39 V3.0 KV80 影響を受けやすいことに加え、特性図の 5 N·m 点で見られる約

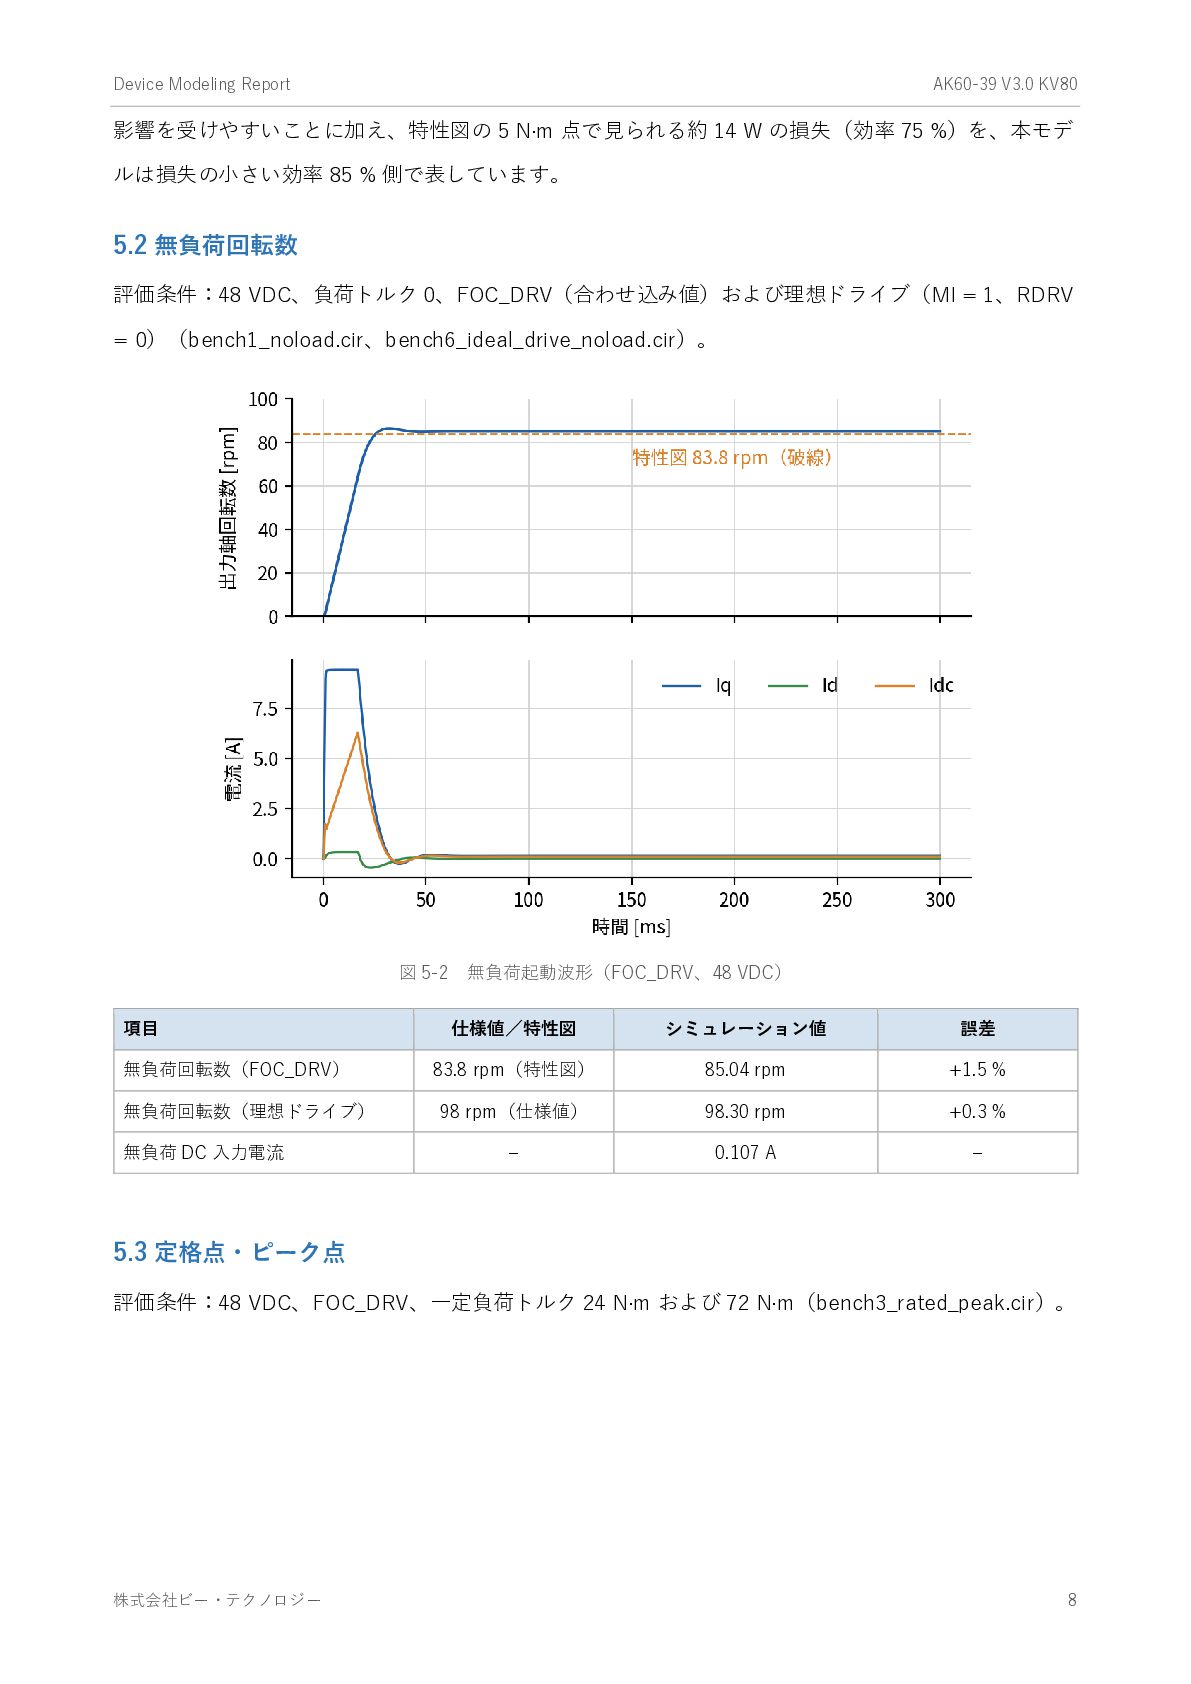
    14 W の損失(効率 75 %)を、本モデ ルは損失の小さい効率 85 % 側で表しています。 5.2 無負荷回転数 評価条件:48 VDC、負荷トルク 0、FOC_DRV(合わせ込み値)および理想ドライブ(MI = 1、RDRV = 0)(bench1_noload.cir、bench6_ideal_drive_noload.cir)。 図 5-2 項目 無負荷起動波形(FOC_DRV、48 VDC) 仕様値/特性図 シミュレーション値 誤差 無負荷回転数(FOC_DRV) 83.8 rpm(特性図) 85.04 rpm +1.5 % 無負荷回転数(理想ドライブ) 98 rpm(仕様値) 98.30 rpm +0.3 % – 0.107 A – 無負荷 DC 入力電流 5.3 定格点・ピーク点 評価条件:48 VDC、FOC_DRV、一定負荷トルク 24 N·m および 72 N·m(bench3_rated_peak.cir)。 株式会社ビー・テクノロジー 8
  10. Device Modeling Report AK60-39 V3.0 KV80 項目 仕様値/特性図 シミュレーション値 誤差

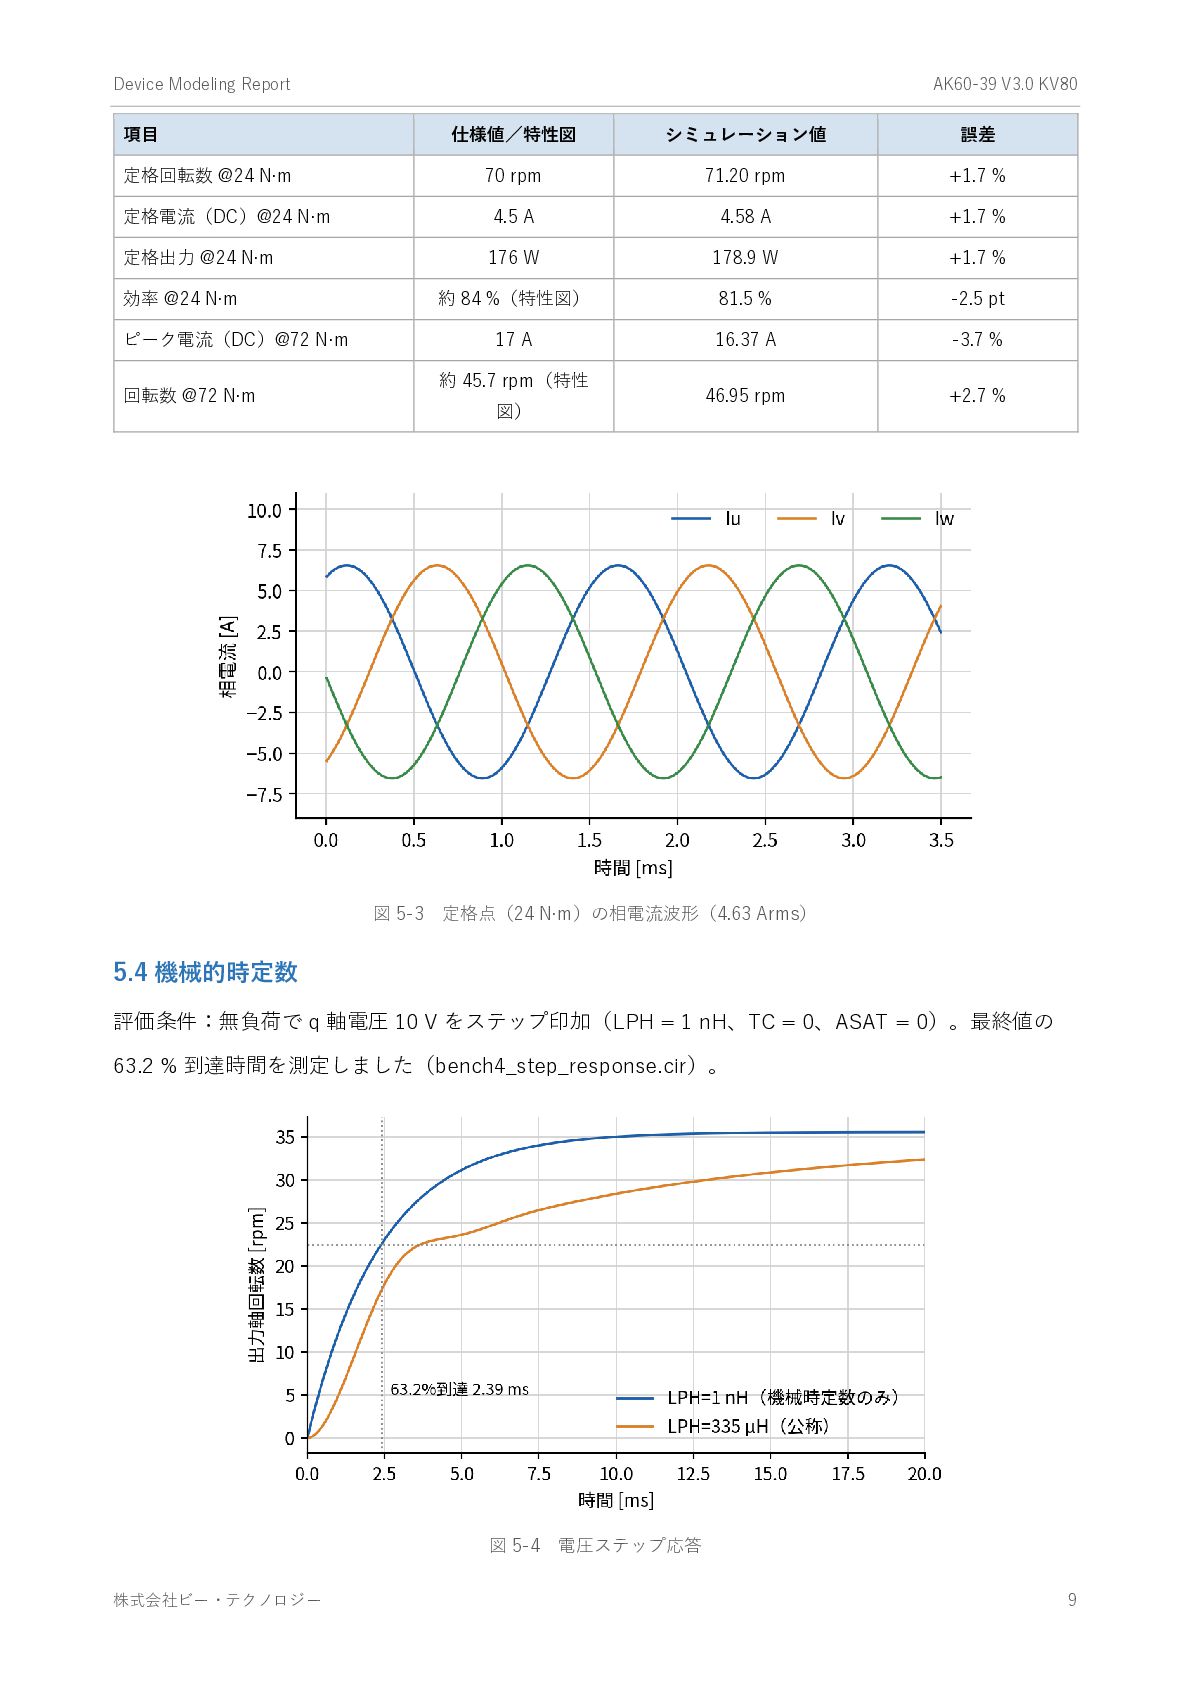
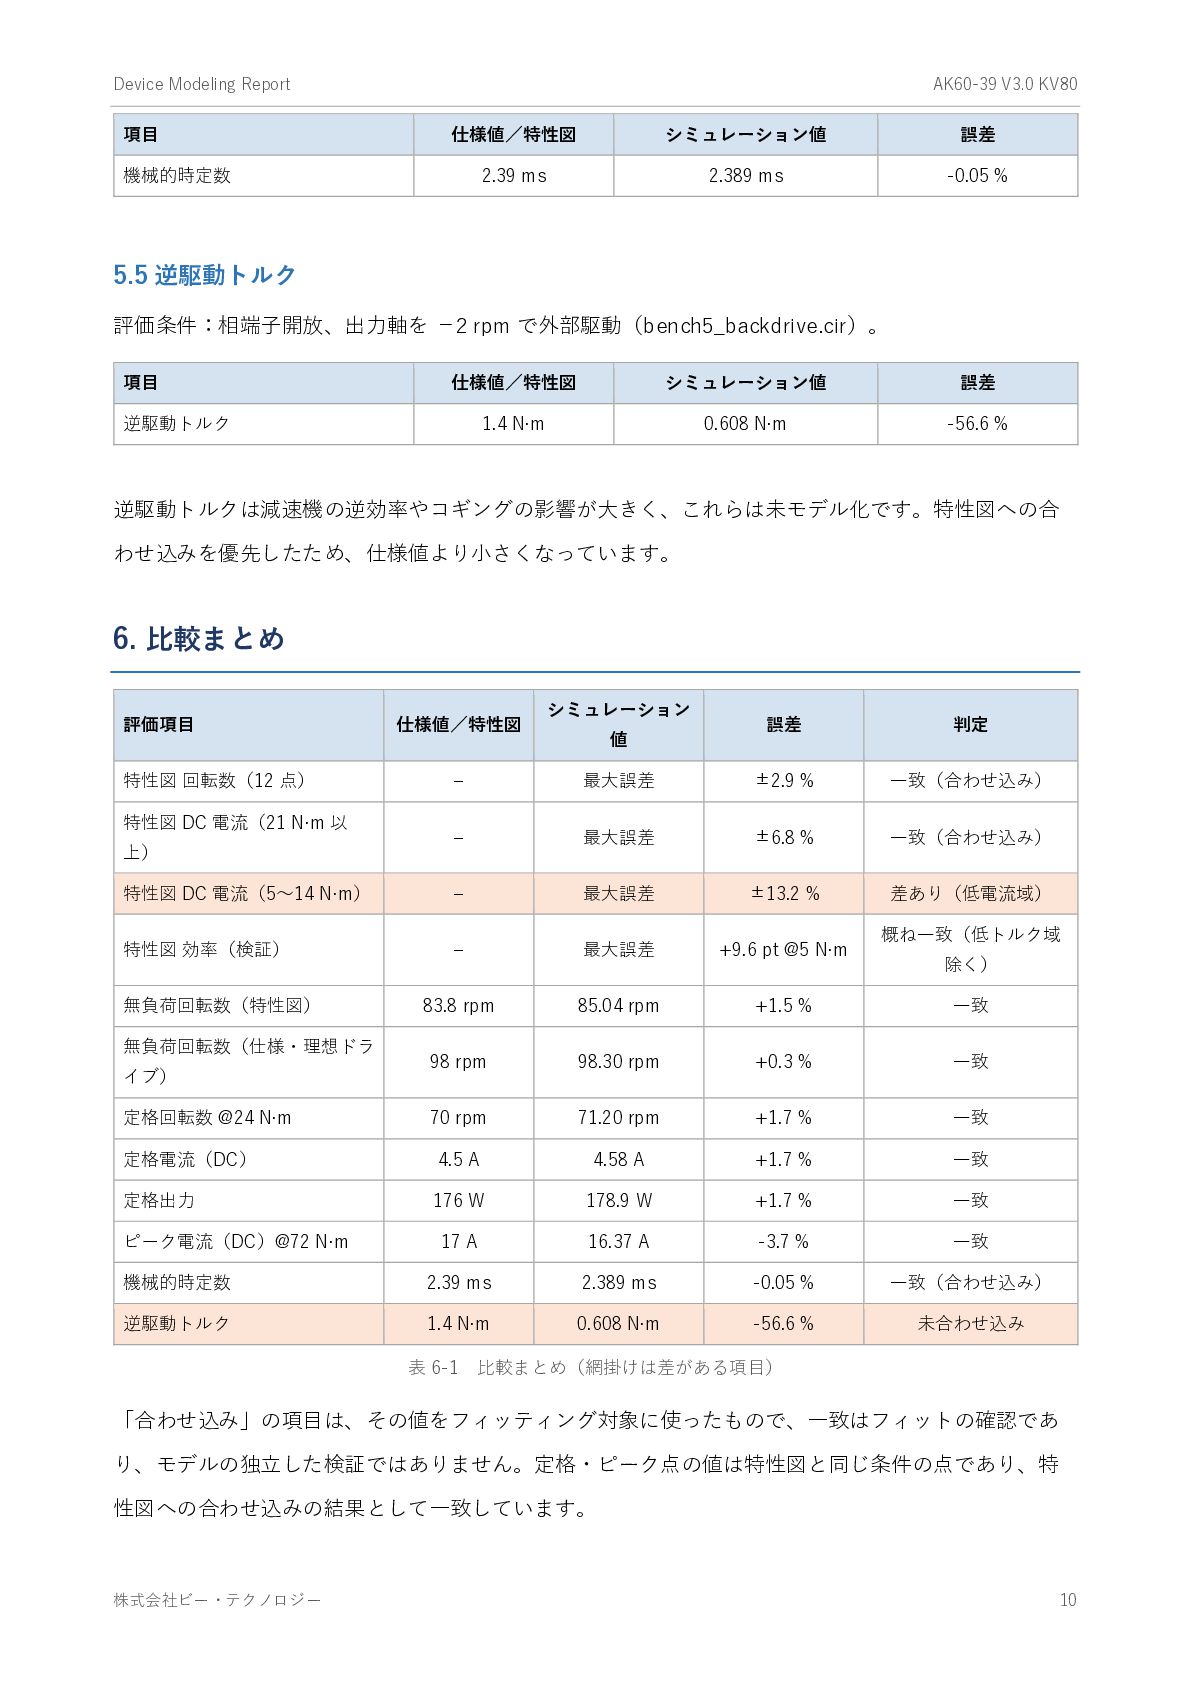
    定格回転数 @24 N·m 70 rpm 71.20 rpm +1.7 % 定格電流(DC)@24 N·m 4.5 A 4.58 A +1.7 % 定格出力 @24 N·m 176 W 178.9 W +1.7 % 約 84 %(特性図) 81.5 % -2.5 pt 17 A 16.37 A -3.7 % 46.95 rpm +2.7 % 効率 @24 N·m ピーク電流(DC)@72 N·m 約 45.7 rpm(特性 回転数 @72 N·m 図) 図 5-3 定格点(24 N·m)の相電流波形(4.63 Arms) 5.4 機械的時定数 評価条件:無負荷で q 軸電圧 10 V をステップ印加(LPH = 1 nH、TC = 0、ASAT = 0)。最終値の 63.2 % 到達時間を測定しました(bench4_step_response.cir)。 図 5-4 株式会社ビー・テクノロジー 電圧ステップ応答 9
  11. Device Modeling Report 項目 AK60-39 V3.0 KV80 仕様値/特性図 シミュレーション値 誤差

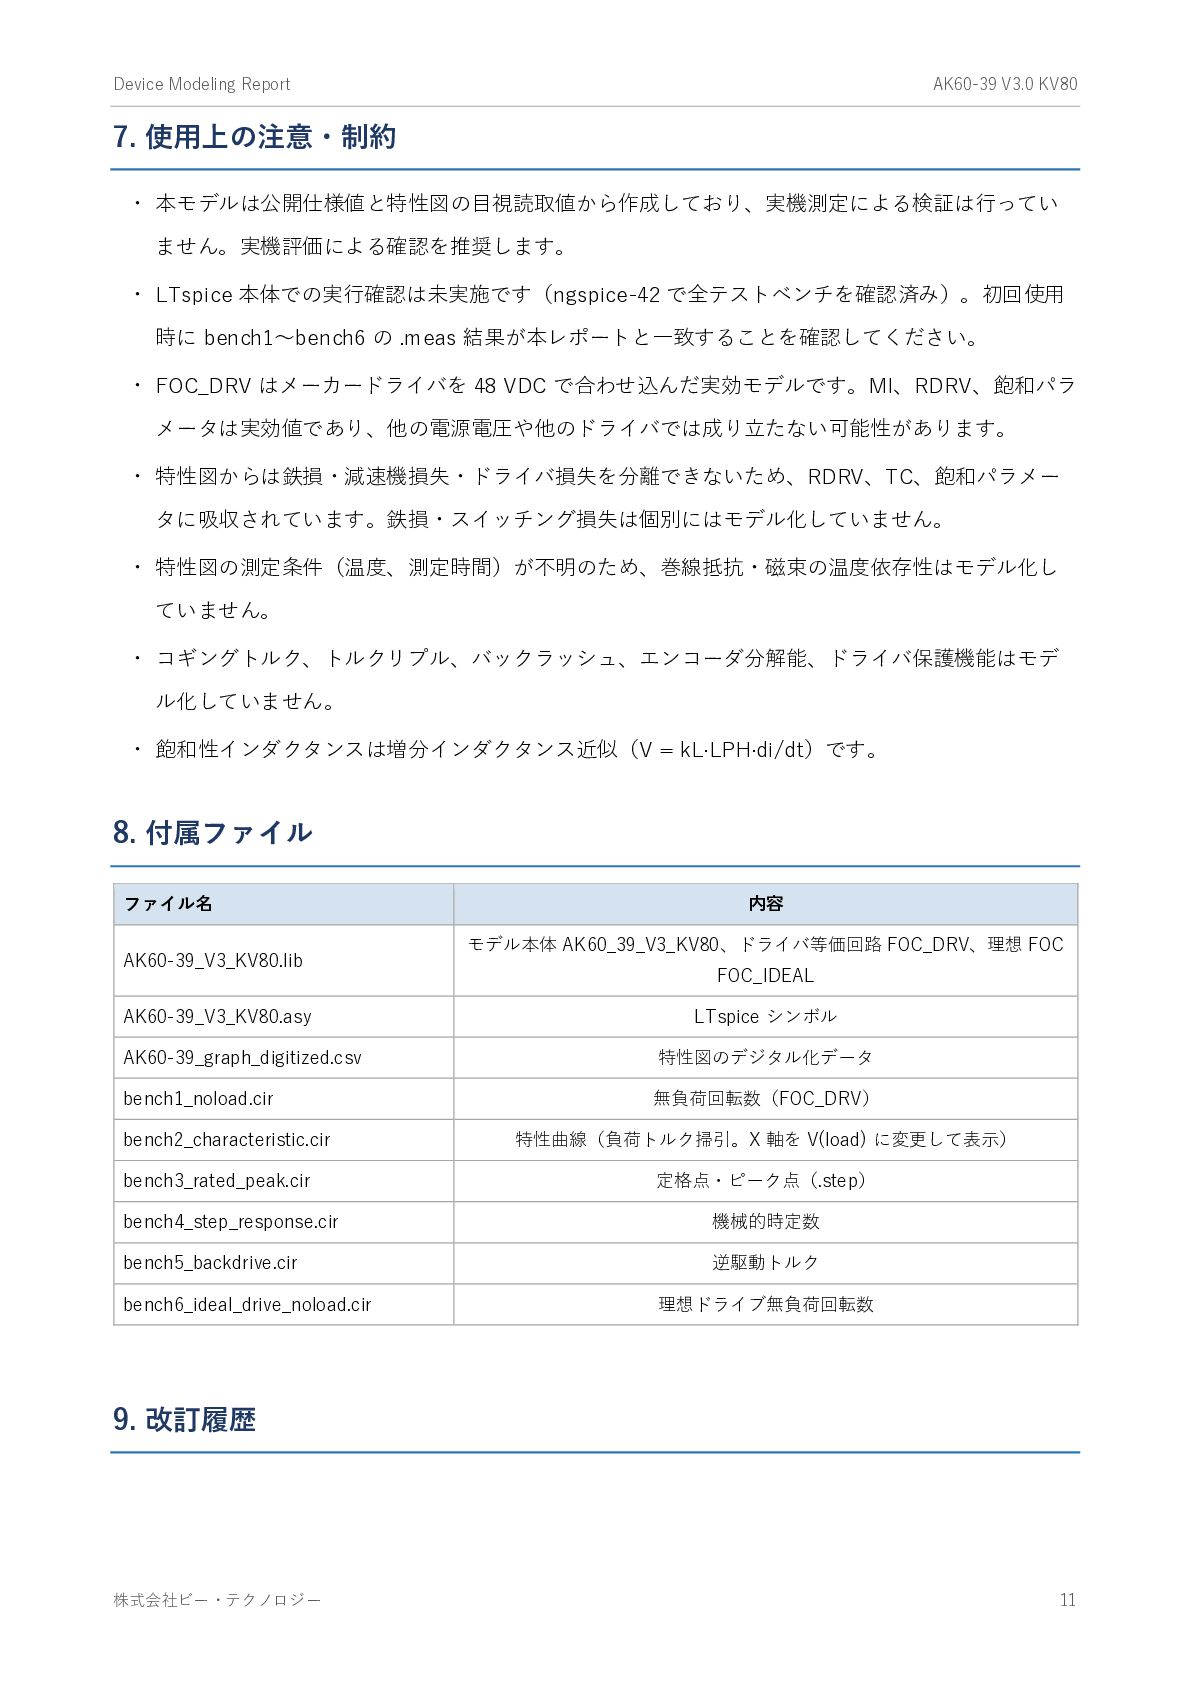
    2.39 ms 2.389 ms -0.05 % 機械的時定数 5.5 逆駆動トルク 評価条件:相端子開放、出力軸を −2 rpm で外部駆動(bench5_backdrive.cir)。 項目 仕様値/特性図 シミュレーション値 誤差 1.4 N·m 0.608 N·m -56.6 % 逆駆動トルク 逆駆動トルクは減速機の逆効率やコギングの影響が大きく、これらは未モデル化です。特性図への合 わせ込みを優先したため、仕様値より小さくなっています。 6. 比較まとめ 評価項目 特性図 回転数(12 点) 仕様値/特性図 シミュレーション 値 誤差 判定 – 最大誤差 ±2.9 % 一致(合わせ込み) – 最大誤差 ±6.8 % 一致(合わせ込み) 特性図 DC 電流(5〜14 N·m) – 最大誤差 ±13.2 % 差あり(低電流域) 特性図 効率(検証) – 最大誤差 +9.6 pt @5 N·m 83.8 rpm 85.04 rpm +1.5 % 一致 98 rpm 98.30 rpm +0.3 % 一致 定格回転数 @24 N·m 70 rpm 71.20 rpm +1.7 % 一致 定格電流(DC) 4.5 A 4.58 A +1.7 % 一致 定格出力 176 W 178.9 W +1.7 % 一致 ピーク電流(DC)@72 N·m 17 A 16.37 A -3.7 % 一致 機械的時定数 2.39 ms 2.389 ms -0.05 % 一致(合わせ込み) 逆駆動トルク 1.4 N·m 0.608 N·m -56.6 % 未合わせ込み 特性図 DC 電流(21 N·m 以 上) 無負荷回転数(特性図) 無負荷回転数(仕様・理想ドラ イブ) 表 6-1 概ね一致(低トルク域 除く) 比較まとめ(網掛けは差がある項目) 「合わせ込み」の項目は、その値をフィッティング対象に使ったもので、一致はフィットの確認であ り、モデルの独立した検証ではありません。定格・ピーク点の値は特性図と同じ条件の点であり、特 性図への合わせ込みの結果として一致しています。 株式会社ビー・テクノロジー 10
  12. Device Modeling Report AK60-39 V3.0 KV80 7. 使用上の注意・制約 ・ 本モデルは公開仕様値と特性図の目視読取値から作成しており、実機測定による検証は行ってい

    ません。実機評価による確認を推奨します。 ・ LTspice 本体での実行確認は未実施です(ngspice-42 で全テストベンチを確認済み)。初回使用 時に bench1〜bench6 の .meas 結果が本レポートと一致することを確認してください。 ・ FOC_DRV はメーカードライバを 48 VDC で合わせ込んだ実効モデルです。MI、RDRV、飽和パラ メータは実効値であり、他の電源電圧や他のドライバでは成り立たない可能性があります。 ・ 特性図からは鉄損・減速機損失・ドライバ損失を分離できないため、RDRV、TC、飽和パラメー タに吸収されています。鉄損・スイッチング損失は個別にはモデル化していません。 ・ 特性図の測定条件(温度、測定時間)が不明のため、巻線抵抗・磁束の温度依存性はモデル化し ていません。 ・ コギングトルク、トルクリプル、バックラッシュ、エンコーダ分解能、ドライバ保護機能はモデ ル化していません。 ・ 飽和性インダクタンスは増分インダクタンス近似(V = kL·LPH·di/dt)です。 8. 付属ファイル ファイル名 AK60-39_V3_KV80.lib AK60-39_V3_KV80.asy 内容 モデル本体 AK60_39_V3_KV80、ドライバ等価回路 FOC_DRV、理想 FOC FOC_IDEAL LTspice シンボル AK60-39_graph_digitized.csv 特性図のデジタル化データ bench1_noload.cir 無負荷回転数(FOC_DRV) bench2_characteristic.cir 特性曲線(負荷トルク掃引。X 軸を V(load) に変更して表示) bench3_rated_peak.cir 定格点・ピーク点(.step) bench4_step_response.cir 機械的時定数 bench5_backdrive.cir 逆駆動トルク bench6_ideal_drive_noload.cir 理想ドライブ無負荷回転数 9. 改訂履歴 株式会社ビー・テクノロジー 11
  13. Device Modeling Report AK60-39 V3.0 KV80 版数 日付 内容 Rev.1.0

    2026 年 9 月 25 日 初版(仕様値に合わせ込み、定格・ピーク電流を相電流実効値と解釈) Rev.1.1 2026 年 9 月 25 日 特性図(48 VDC)への合わせ込み、FOC_DRV 追加、インダクタンス飽和 追加、電流解釈を DC 入力電流に変更 参考:CubeMars AK60-39 V3.0 KV80 製品ページ https://www.cubemars.com/jp/product/ak60-39v3-0-kv80-robotic-actuator.html 株式会社ビー・テクノロジー 12