Upgrade to Pro — share decks privately, control downloads, hide ads and more …

Autoware低コスト試作 提案書:1/10スケール自動走行プラットフォームの構築

Autoware低コスト試作 提案書:1/10スケール自動走行プラットフォームの構築

本提案書は、オープンソースの自動運転ソフトウェア「Autoware」の仕組みを、安価なハードウェアを用いて小型車両(屋内・構内向け)で手軽に試作・検証するためのプラットフォーム構築プランです。主な内容は以下の通りです。 目的とコスト感: 実車と同じ処理の流れ(ROS 2ベースの6つの機能ブロック)をそのまま小型化し、数十万円〜(標準構成の部材費目安は約72万円)という低コストでの試作を実現します。 3つの試作レベル: 学習・教育向けの「エントリー」、自己位置推定から経路追従までをカバーする推奨の「標準(Jetson Orin NX搭載)」、構内搬送向けの「発展」の3段階を用意しています。 役割分担と安全性: ハードウェアや専用基板(車両I/F基板・電源分配基板)の設計・製作はマルツエレック社が担当し、ソフト統合はお客様側との分担で行います。また、無線キルスイッチなどのハードウェアによる安全対策も考慮されています。 開発スケジュール: シミュレーションから車体製作、Autoware統合、最終評価・デモまで、約6ヶ月のフェーズ制で確実に進行します。

Avatar for Tsuyoshi Horigome

Tsuyoshi Horigome

November 03, 2026

More Decks by Tsuyoshi Horigome

Other Decks in Technology

Transcript

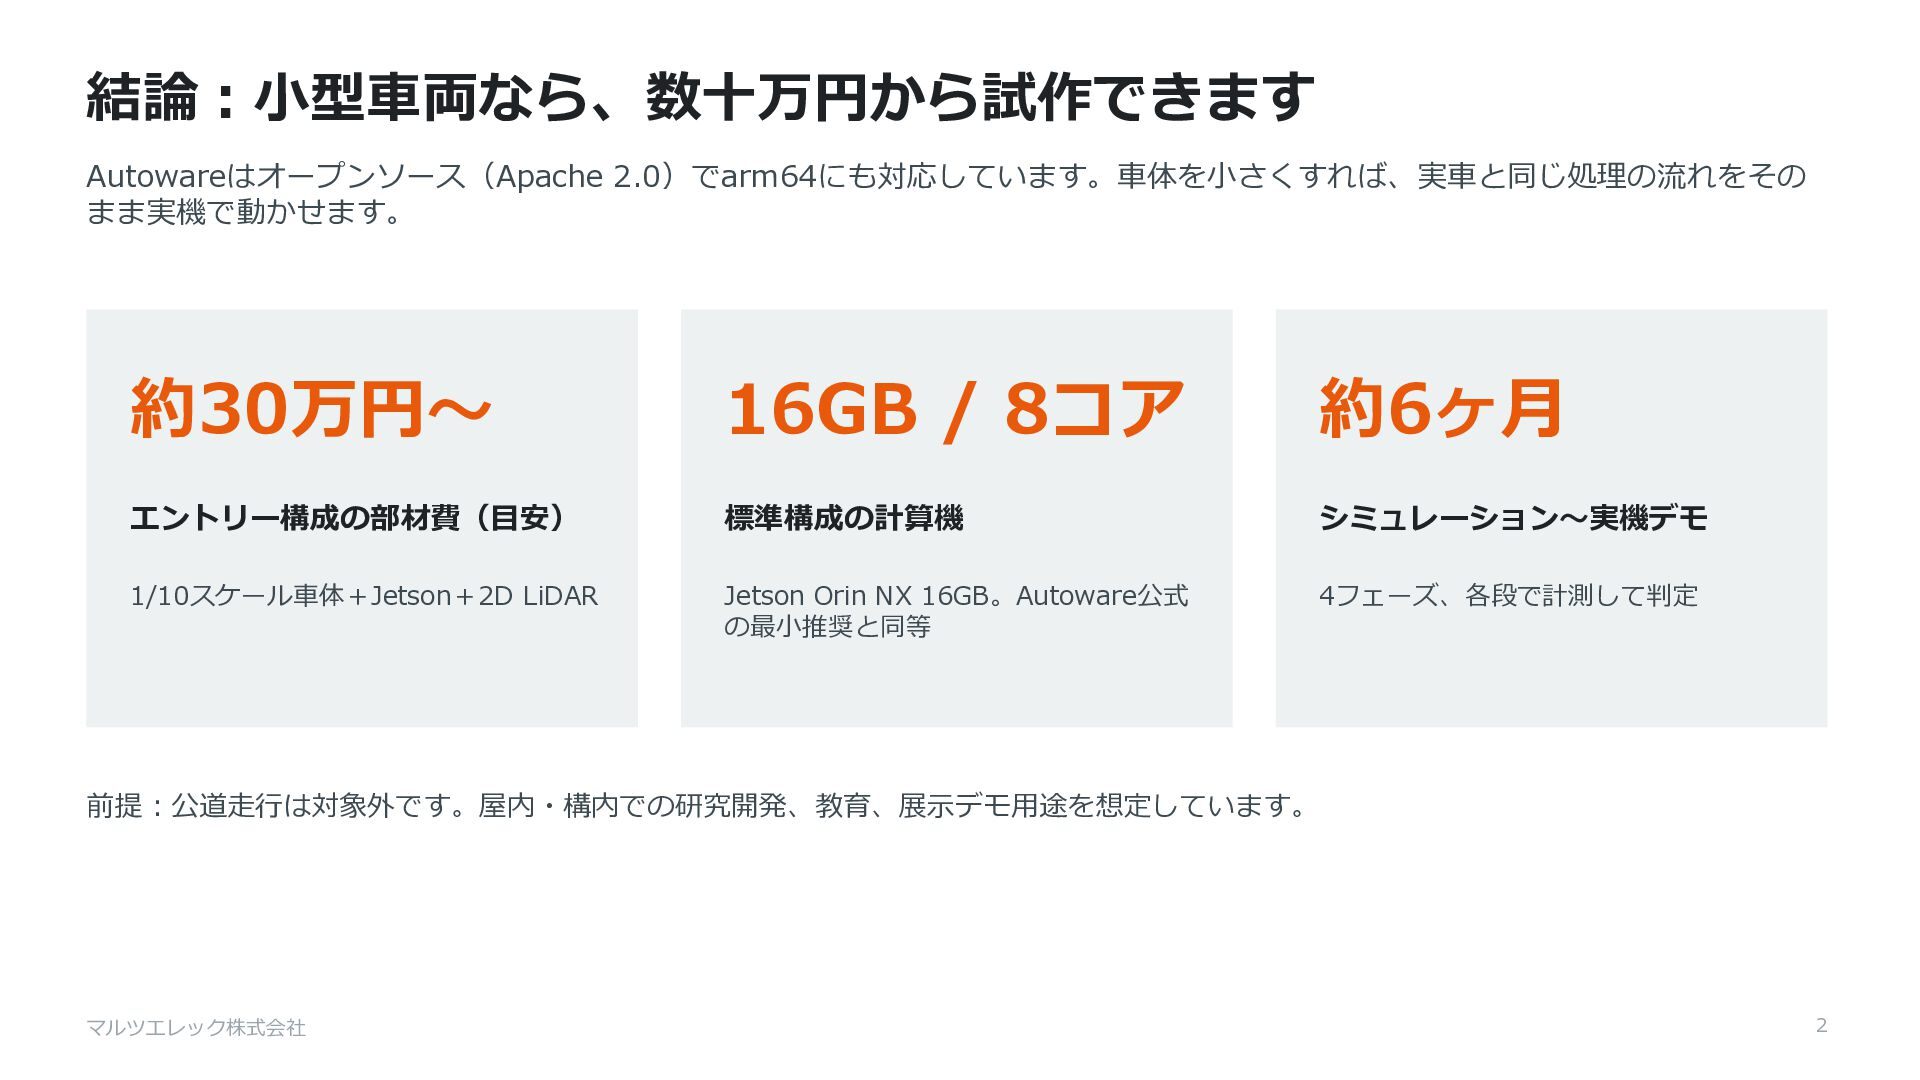
  1. 結論:小型車両なら、数十万円から試作できます Autowareはオープンソース(Apache 2.0)でarm64にも対応しています。車体を小さくすれば、実車と同じ処理の流れをその まま実機で動かせます。 約30万円〜 16GB / 8コア 約6ヶ月 エントリー構成の部材費(目安)

    標準構成の計算機 シミュレーション〜実機デモ 1/10スケール車体+Jetson+2D LiDAR Jetson Orin NX 16GB。Autoware公式 の最小推奨と同等 4フェーズ、各段で計測して判定 前提:公道走行は対象外です。屋内・構内での研究開発、教育、展示デモ用途を想定しています。 マルツエレック株式会社 2
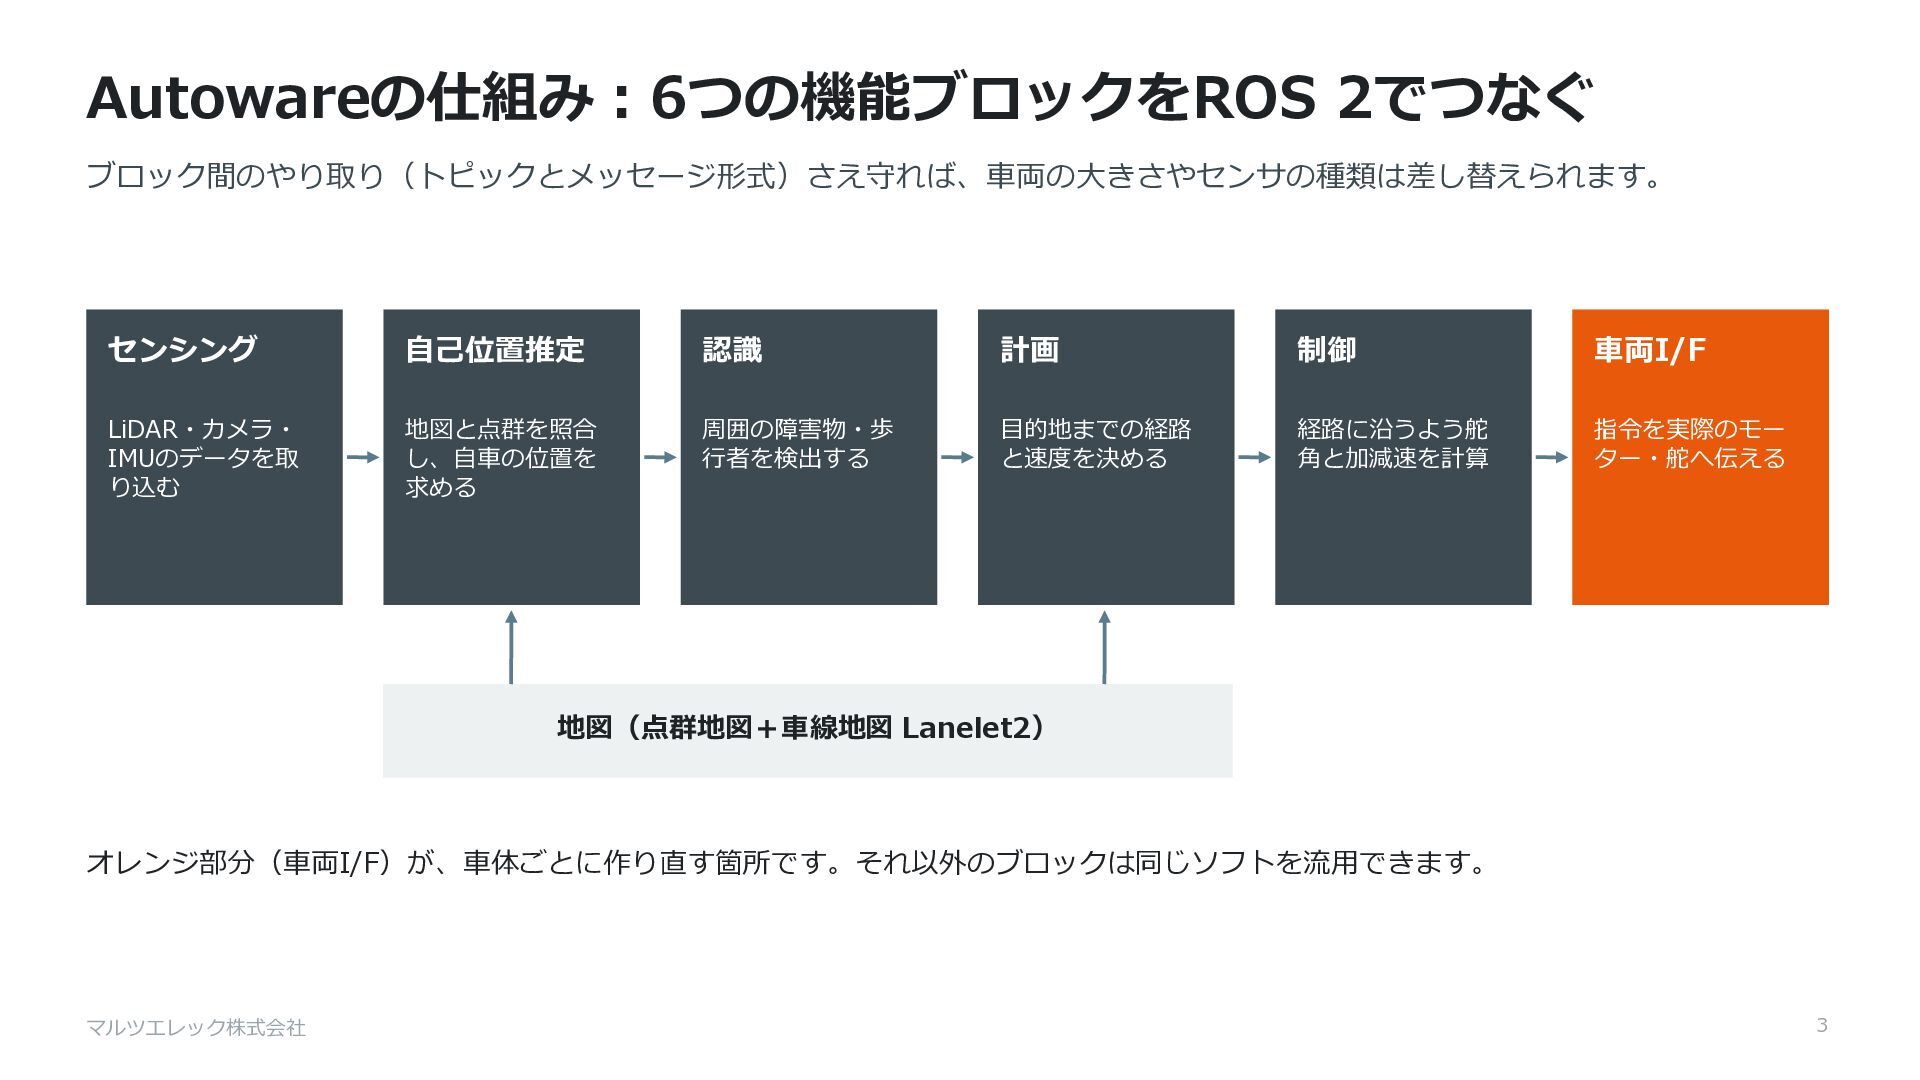
  2. Autowareの仕組み:6つの機能ブロックをROS 2でつなぐ ブロック間のやり取り(トピックとメッセージ形式)さえ守れば、車両の大きさやセンサの種類は差し替えられます。 センシング 自己位置推定 認識 計画 制御 車両I/F LiDAR・カメラ・

    IMUのデータを取 り込む 地図と点群を照合 し、自車の位置を 求める 周囲の障害物・歩 行者を検出する 目的地までの経路 と速度を決める 経路に沿うよう舵 角と加減速を計算 指令を実際のモー ター・舵へ伝える 地図(点群地図+車線地図 Lanelet2) オレンジ部分(車両I/F)が、車体ごとに作り直す箇所です。それ以外のブロックは同じソフトを流用できます。 マルツエレック株式会社 3
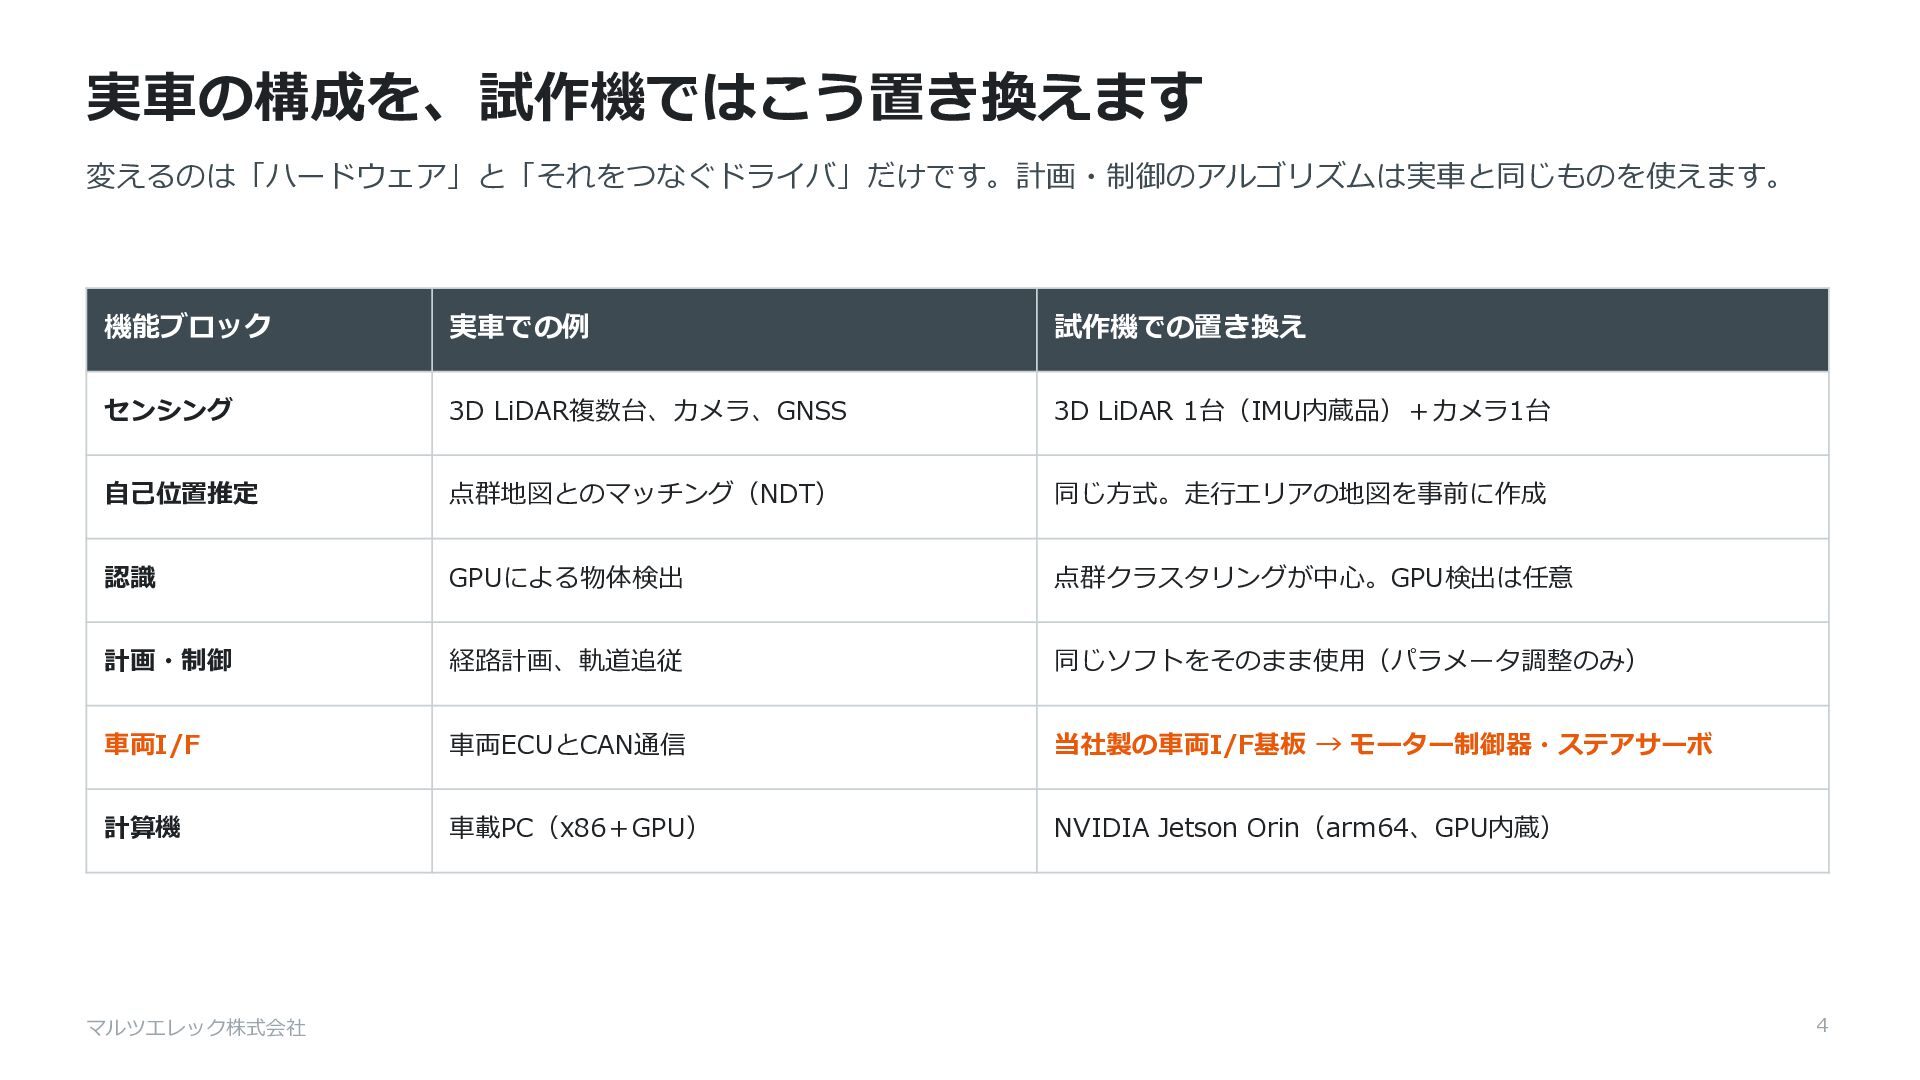
  3. 実車の構成を、試作機ではこう置き換えます 変えるのは「ハードウェア」と「それをつなぐドライバ」だけです。計画・制御のアルゴリズムは実車と同じものを使えます。 機能ブロック 実車での例 試作機での置き換え センシング 3D LiDAR複数台、カメラ、GNSS 3D LiDAR

    1台(IMU内蔵品)+カメラ1台 自己位置推定 点群地図とのマッチング(NDT) 同じ方式。走行エリアの地図を事前に作成 認識 GPUによる物体検出 点群クラスタリングが中心。GPU検出は任意 計画・制御 経路計画、軌道追従 同じソフトをそのまま使用(パラメータ調整のみ) 車両I/F 車両ECUとCAN通信 当社製の車両I/F基板 → モーター制御器・ステアサーボ 計算機 車載PC(x86+GPU) NVIDIA Jetson Orin(arm64、GPU内蔵) マルツエレック株式会社 4
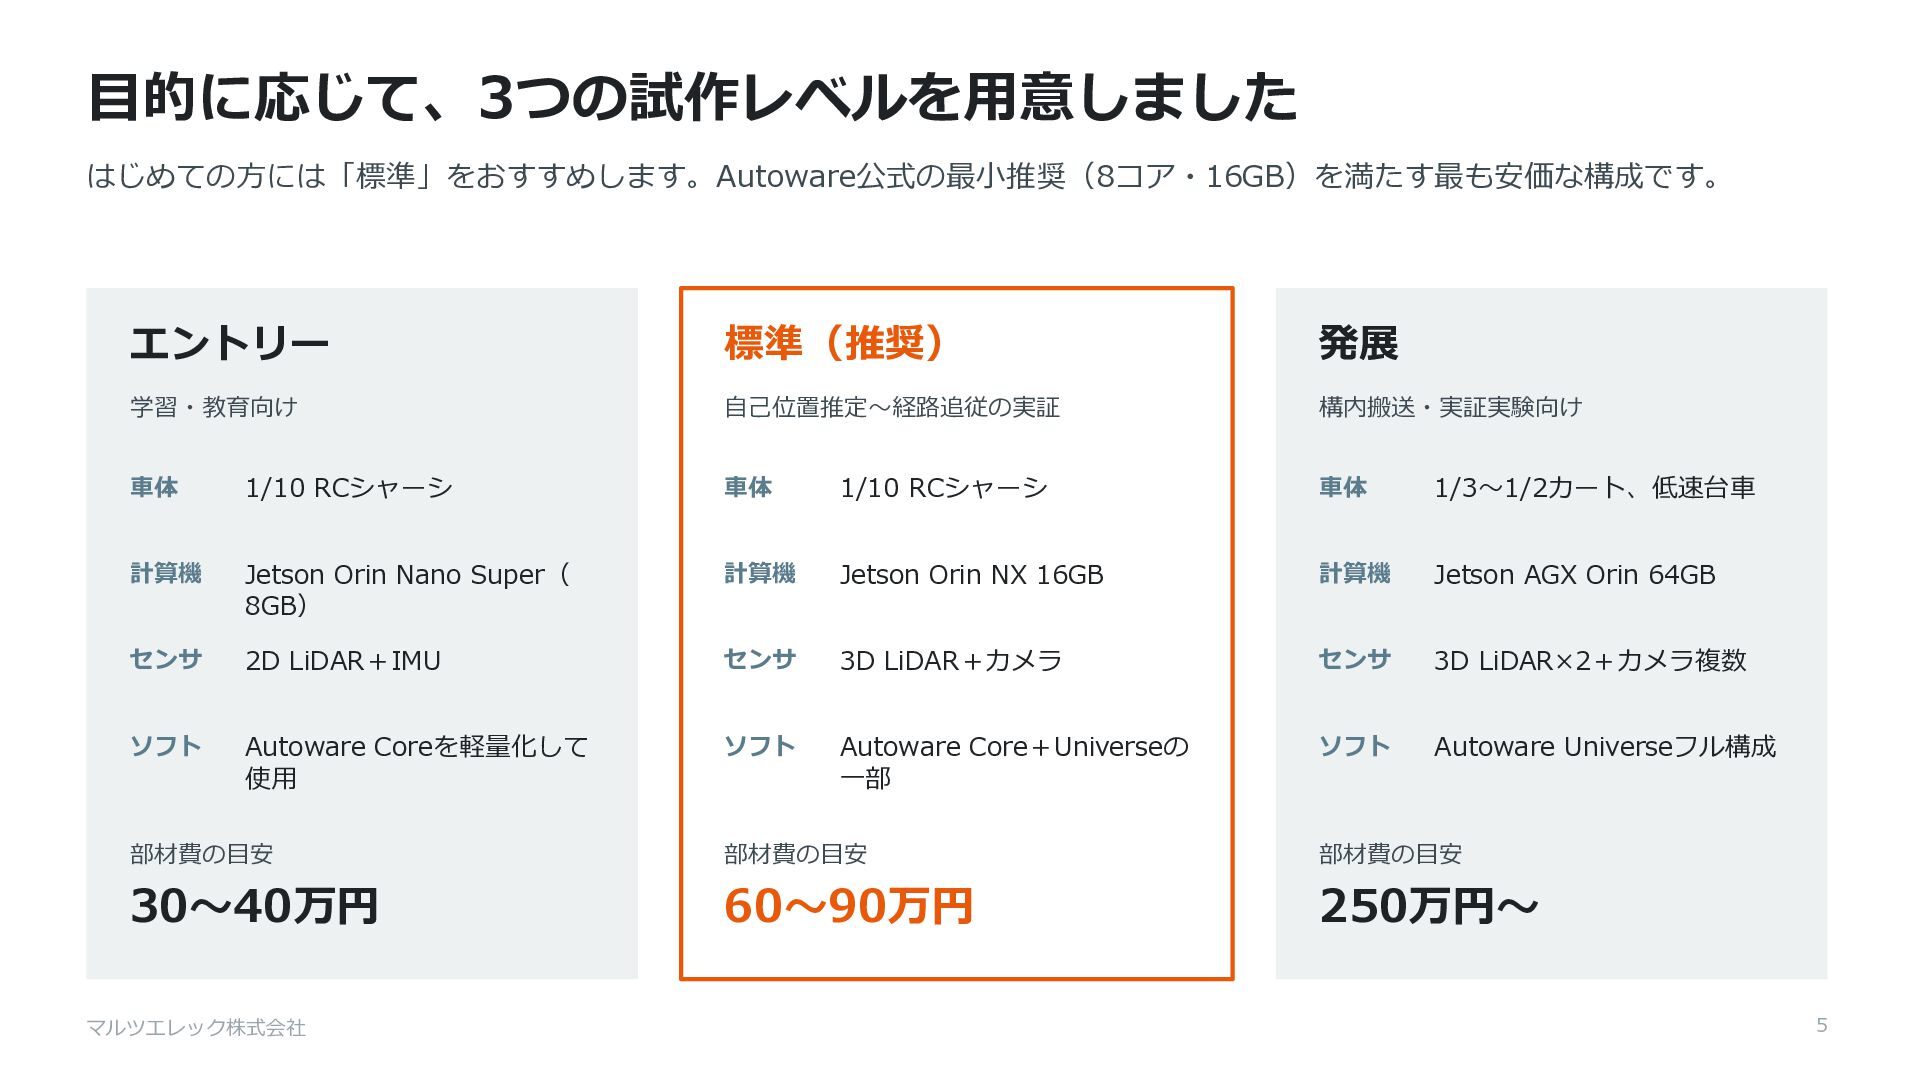
  4. 目的に応じて、3つの試作レベルを用意しました はじめての方には「標準」をおすすめします。Autoware公式の最小推奨(8コア・16GB)を満たす最も安価な構成です。 エントリー 標準(推奨) 発展 学習・教育向け 自己位置推定〜経路追従の実証 構内搬送・実証実験向け 車体 1/10

    RCシャーシ 車体 1/10 RCシャーシ 車体 1/3〜1/2カート、低速台車 計算機 Jetson Orin Nano Super( 8GB) 計算機 Jetson Orin NX 16GB 計算機 Jetson AGX Orin 64GB センサ 2D LiDAR+IMU センサ 3D LiDAR+カメラ センサ 3D LiDAR×2+カメラ複数 ソフト Autoware Coreを軽量化して 使用 ソフト Autoware Core+Universeの 一部 ソフト Autoware Universeフル構成 部材費の目安 部材費の目安 部材費の目安 30〜40万円 60〜90万円 250万円〜 マルツエレック株式会社 5
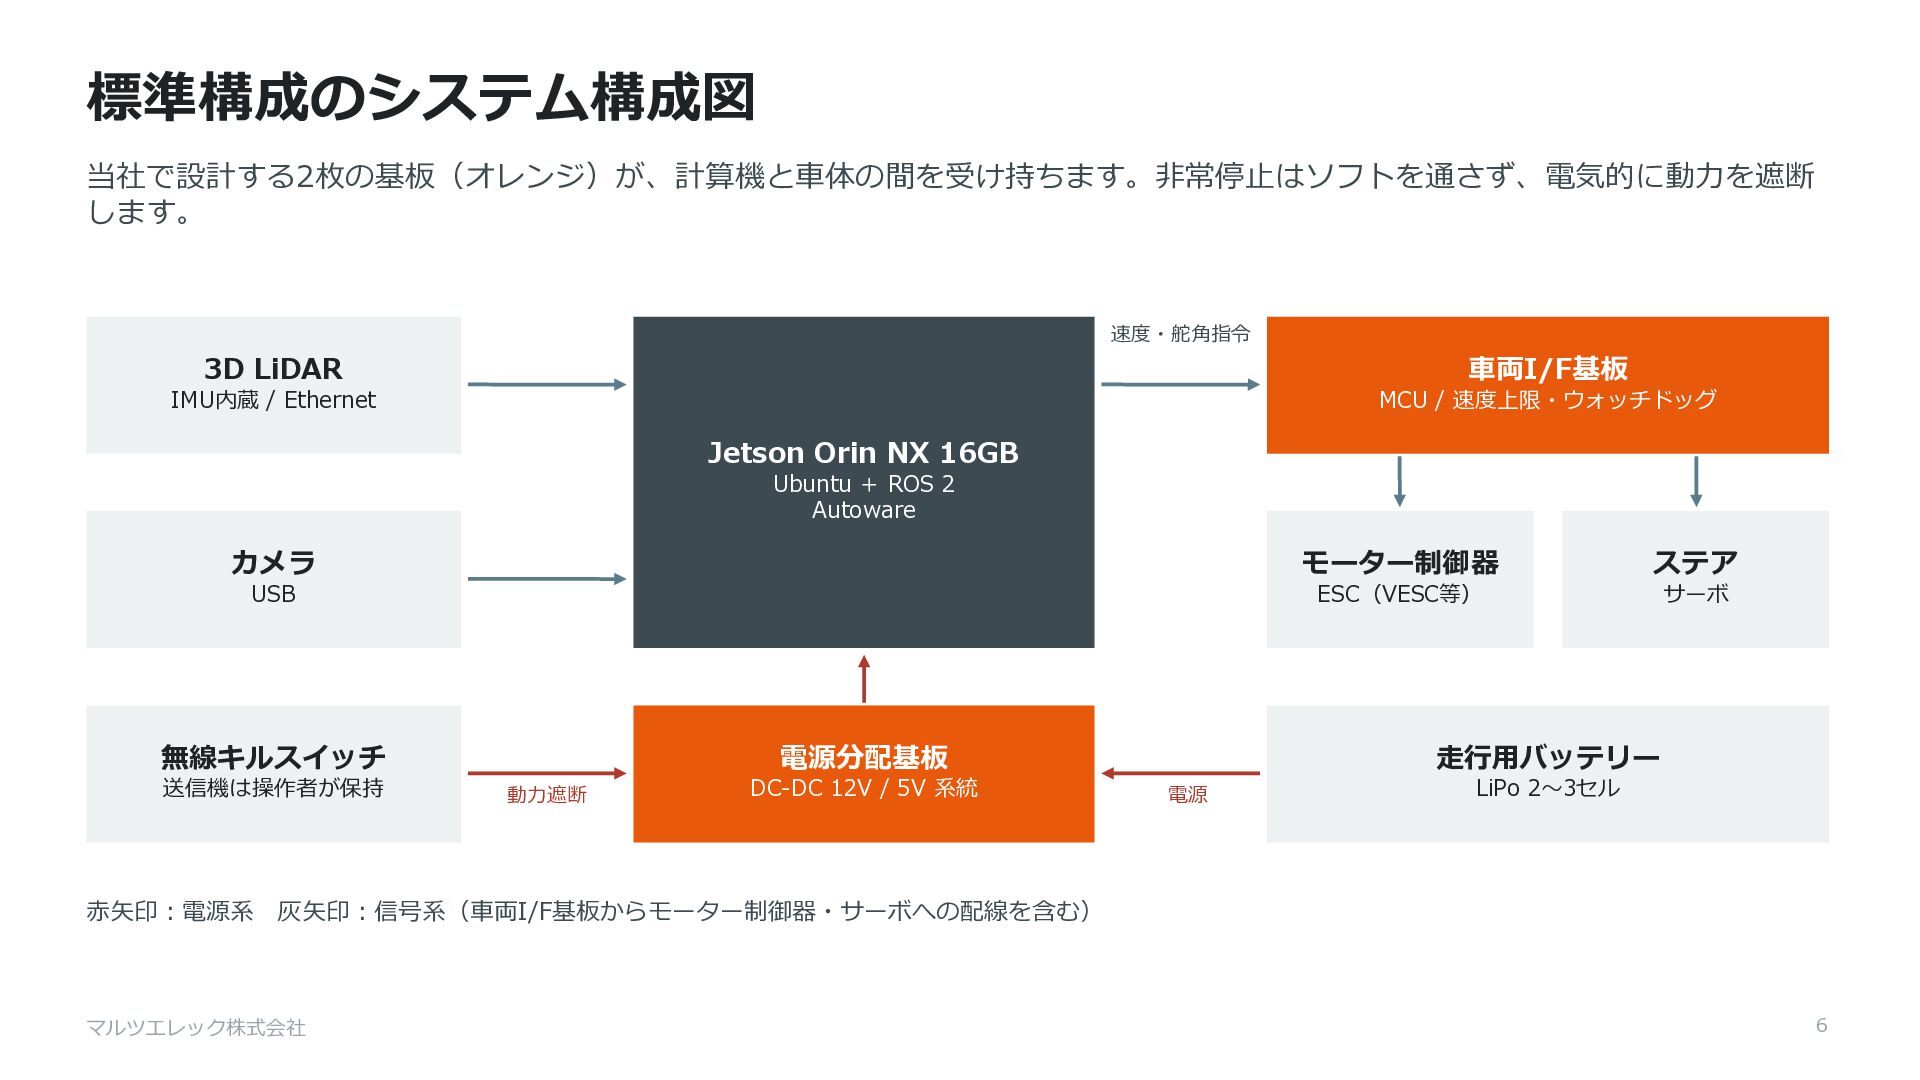
  5. 標準構成のシステム構成図 当社で設計する2枚の基板(オレンジ)が、計算機と車体の間を受け持ちます。非常停止はソフトを通さず、電気的に動力を遮断 します。 速度・舵角指令 3D LiDAR IMU内蔵 / Ethernet 車両I/F基板

    MCU / 速度上限・ウォッチドッグ Jetson Orin NX 16GB Ubuntu + ROS 2 Autoware カメラ モーター制御器 USB ESC(VESC等) 無線キルスイッチ 送信機は操作者が保持 赤矢印:電源系 電源分配基板 動力遮断 DC-DC 12V / 5V 系統 ステア サーボ 走行用バッテリー 電源 LiPo 2〜3セル 灰矢印:信号系(車両I/F基板からモーター制御器・サーボへの配線を含む) マルツエレック株式会社 6
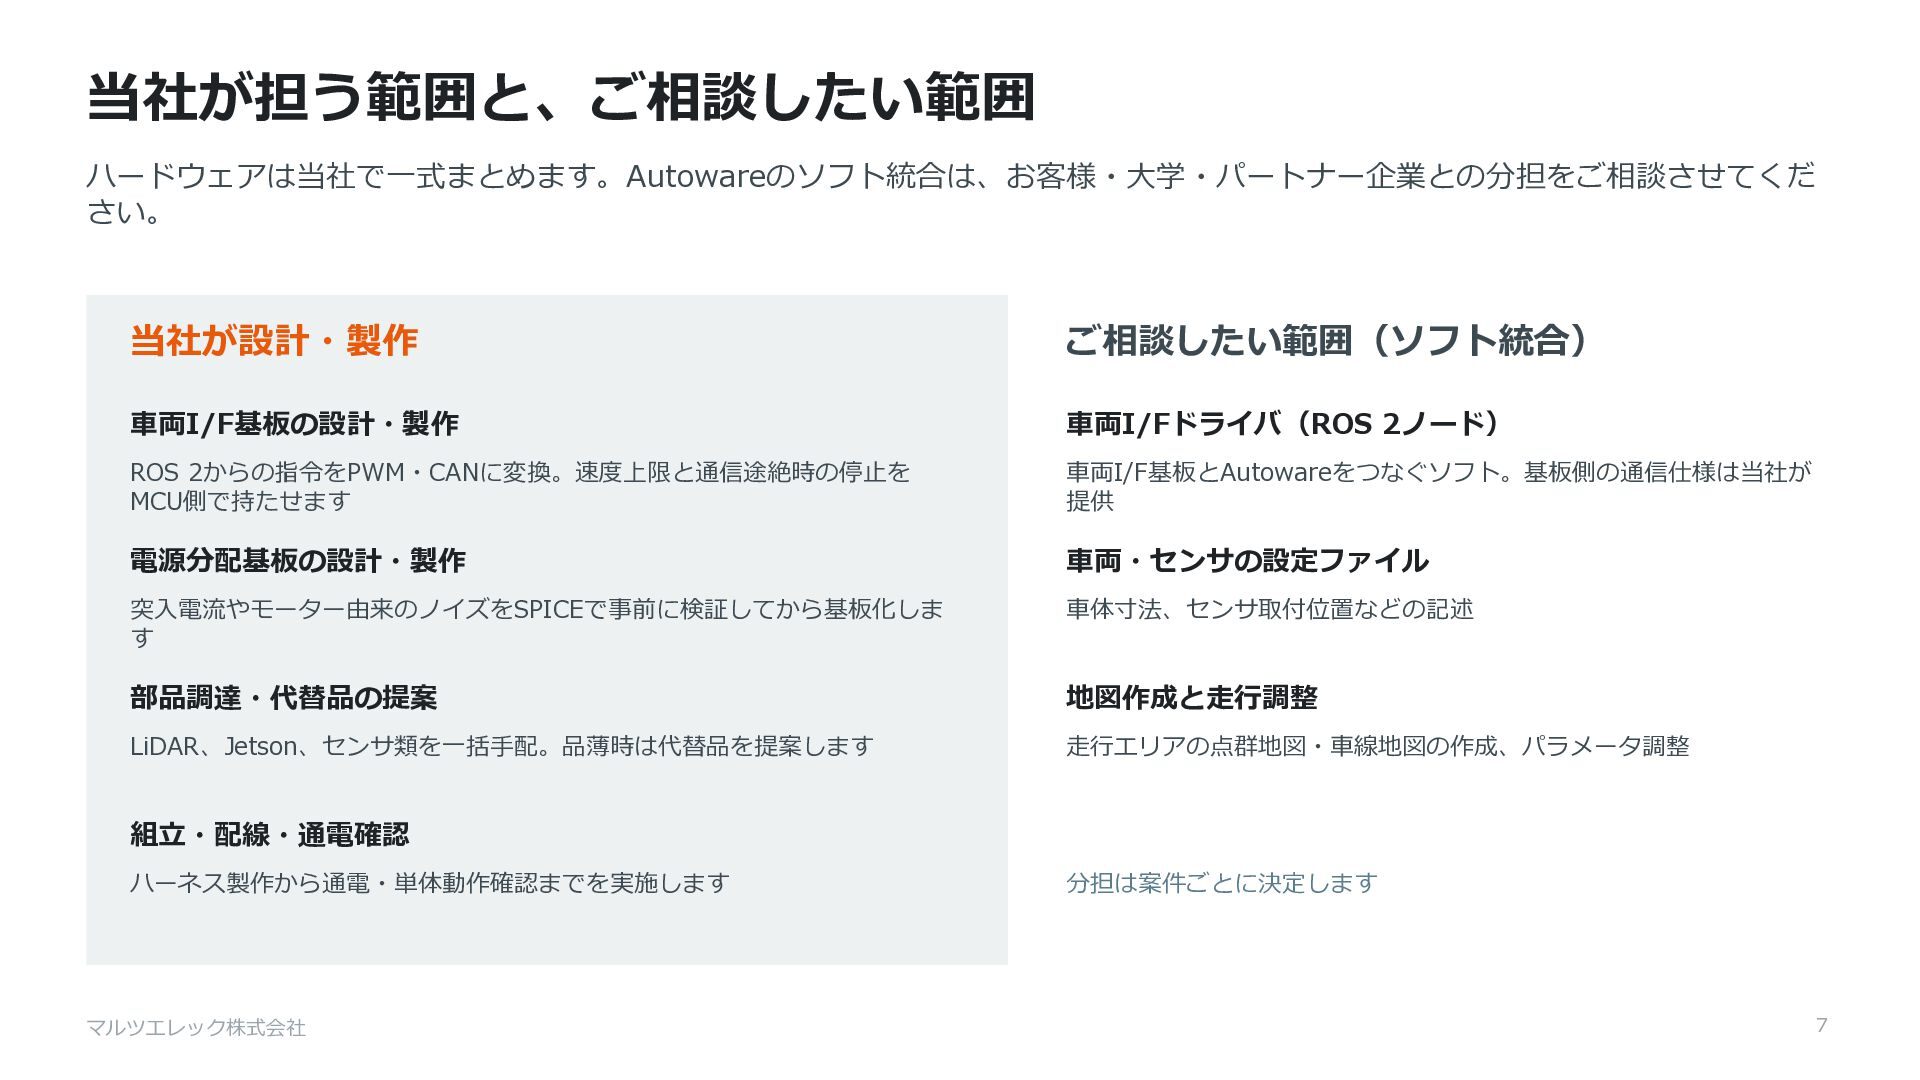
  6. 当社が担う範囲と、ご相談したい範囲 ハードウェアは当社で一式まとめます。Autowareのソフト統合は、お客様・大学・パートナー企業との分担をご相談させてくだ さい。 当社が設計・製作 ご相談したい範囲(ソフト統合) 車両I/F基板の設計・製作 車両I/Fドライバ(ROS 2ノード) ROS 2からの指令をPWM・CANに変換。速度上限と通信途絶時の停止を

    MCU側で持たせます 車両I/F基板とAutowareをつなぐソフト。基板側の通信仕様は当社が 提供 電源分配基板の設計・製作 車両・センサの設定ファイル 突入電流やモーター由来のノイズをSPICEで事前に検証してから基板化しま す 車体寸法、センサ取付位置などの記述 部品調達・代替品の提案 地図作成と走行調整 LiDAR、Jetson、センサ類を一括手配。品薄時は代替品を提案します 走行エリアの点群地図・車線地図の作成、パラメータ調整 組立・配線・通電確認 ハーネス製作から通電・単体動作確認までを実施します マルツエレック株式会社 分担は案件ごとに決定します 7
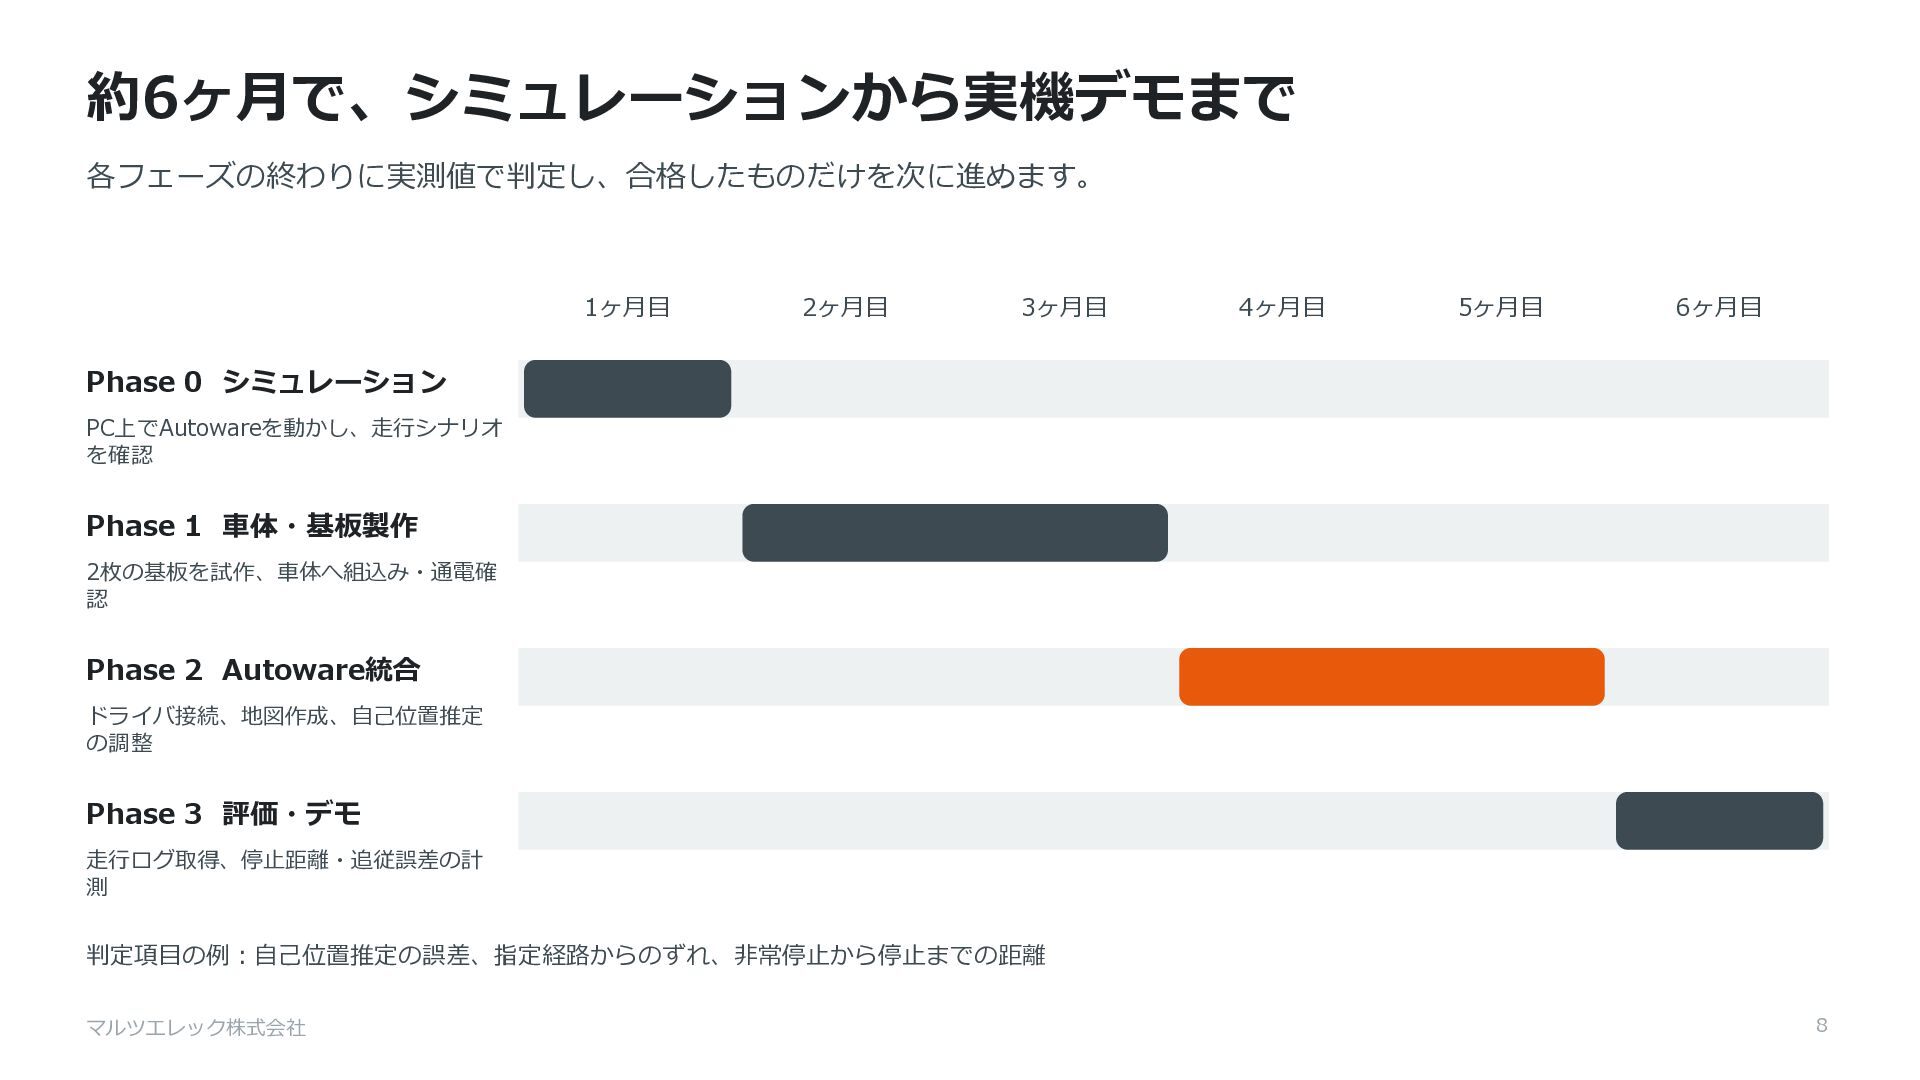
  7. 約6ヶ月で、シミュレーションから実機デモまで 各フェーズの終わりに実測値で判定し、合格したものだけを次に進めます。 1ヶ月目 2ヶ月目 3ヶ月目 4ヶ月目 5ヶ月目 6ヶ月目 Phase 0

    シミュレーション PC上でAutowareを動かし、走行シナリオ を確認 Phase 1 車体・基板製作 2枚の基板を試作、車体へ組込み・通電確 認 Phase 2 Autoware統合 ドライバ接続、地図作成、自己位置推定 の調整 Phase 3 評価・デモ 走行ログ取得、停止距離・追従誤差の計 測 判定項目の例:自己位置推定の誤差、指定経路からのずれ、非常停止から停止までの距離 マルツエレック株式会社 8
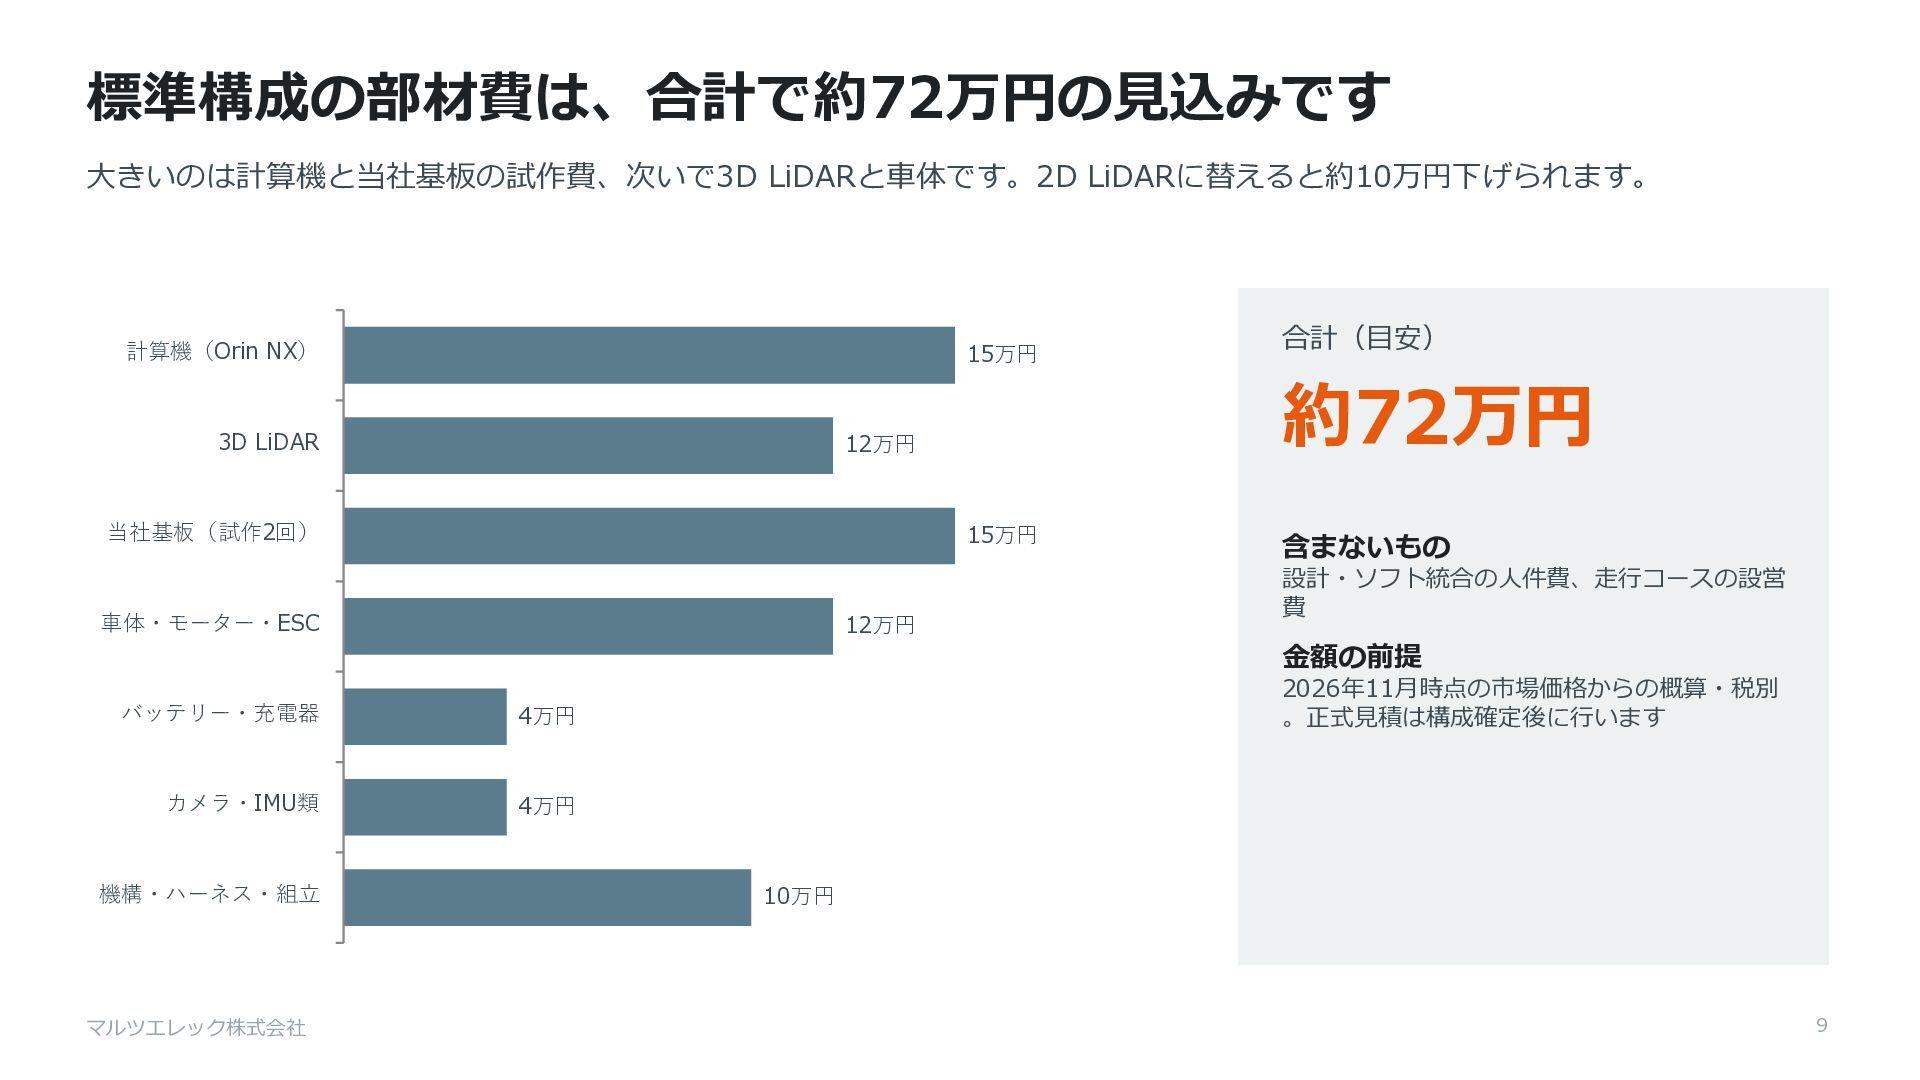
  8. 標準構成の部材費は、合計で約72万円の見込みです 大きいのは計算機と当社基板の試作費、次いで3D LiDARと車体です。2D LiDARに替えると約10万円下げられます。 計算機(Orin NX) 15万円 3D LiDAR 12万円

    当社基板(試作2回) 15万円 車体・モーター・ESC 12万円 バッテリー・充電器 4万円 カメラ・IMU類 4万円 機構・ハーネス・組立 マルツエレック株式会社 合計(目安) 約72万円 含まないもの 設計・ソフト統合の人件費、走行コースの設営 費 金額の前提 2026年11月時点の市場価格からの概算・税別 。正式見積は構成確定後に行います 10万円 9
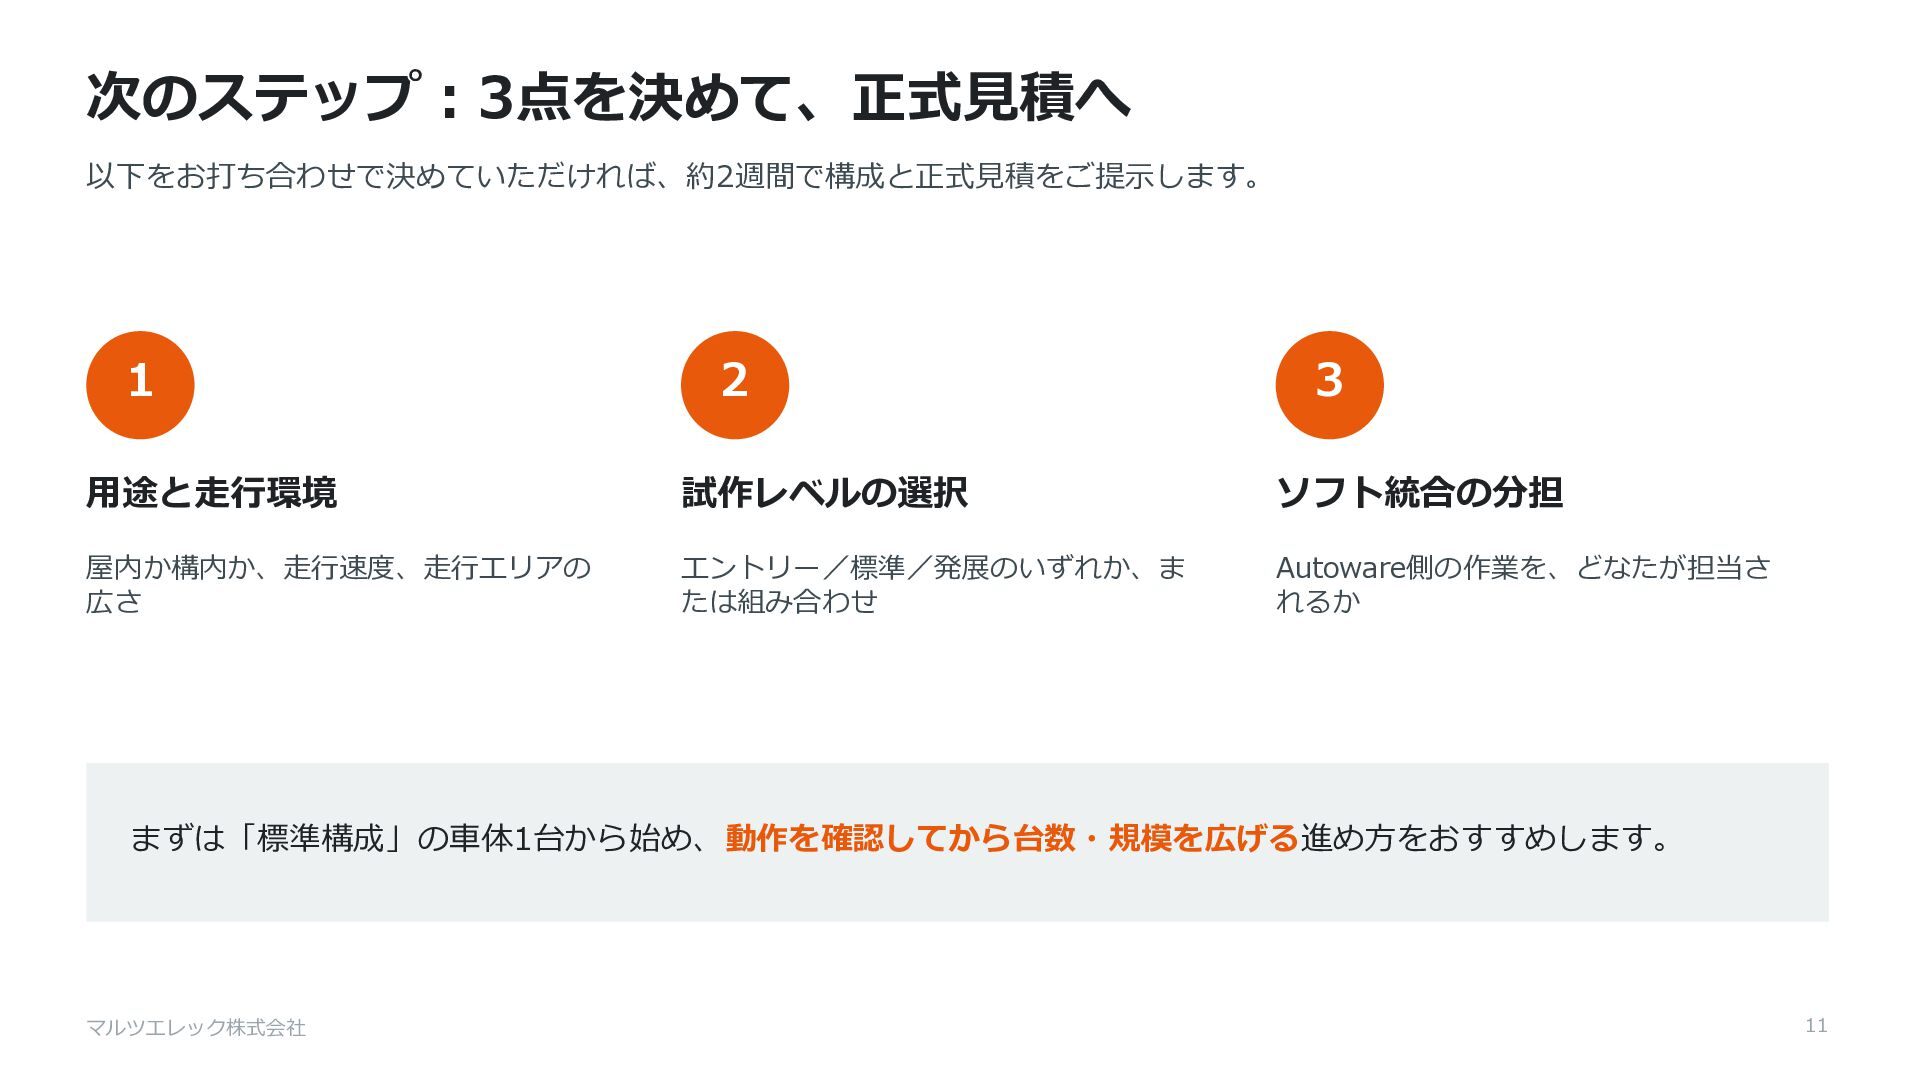
  9. 次のステップ:3点を決めて、正式見積へ 以下をお打ち合わせで決めていただければ、約2週間で構成と正式見積をご提示します。 1 2 3 用途と走行環境 試作レベルの選択 ソフト統合の分担 屋内か構内か、走行速度、走行エリアの 広さ

    エントリー/標準/発展のいずれか、ま たは組み合わせ Autoware側の作業を、どなたが担当さ れるか まずは「標準構成」の車体1台から始め、動作を確認してから台数・規模を広げる進め方をおすすめします。 マルツエレック株式会社 11