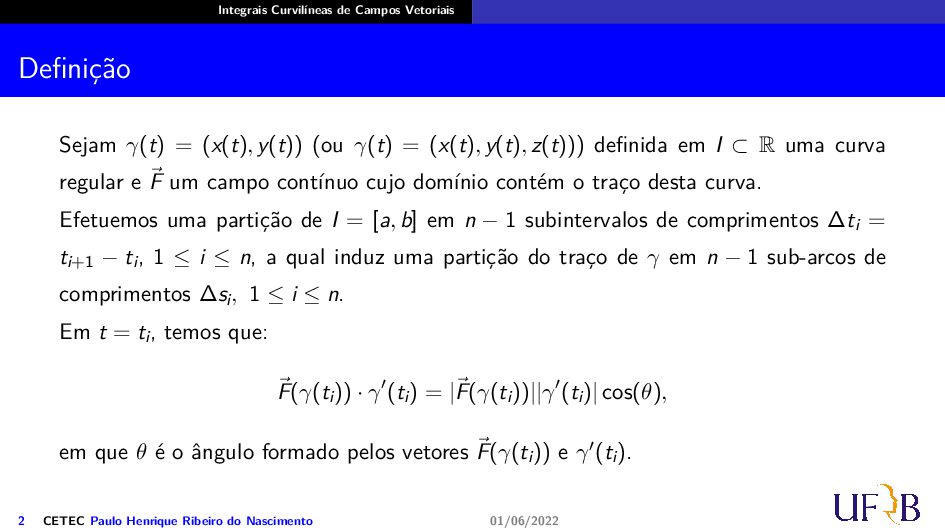
y(t)) (ou γ(t) = (x(t), y(t), z(t))) definida em I ⊂ R uma curva regular e ⃗ F um campo contínuo cujo domínio contém o traço desta curva. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
y(t)) (ou γ(t) = (x(t), y(t), z(t))) definida em I ⊂ R uma curva regular e ⃗ F um campo contínuo cujo domínio contém o traço desta curva. Efetuemos uma partição de I = [a, b] em n − 1 subintervalos de comprimentos ∆ti = ti+1 − ti , 1 ≤ i ≤ n, a qual induz uma partição do traço de γ em n − 1 sub-arcos de comprimentos ∆si, 1 ≤ i ≤ n. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
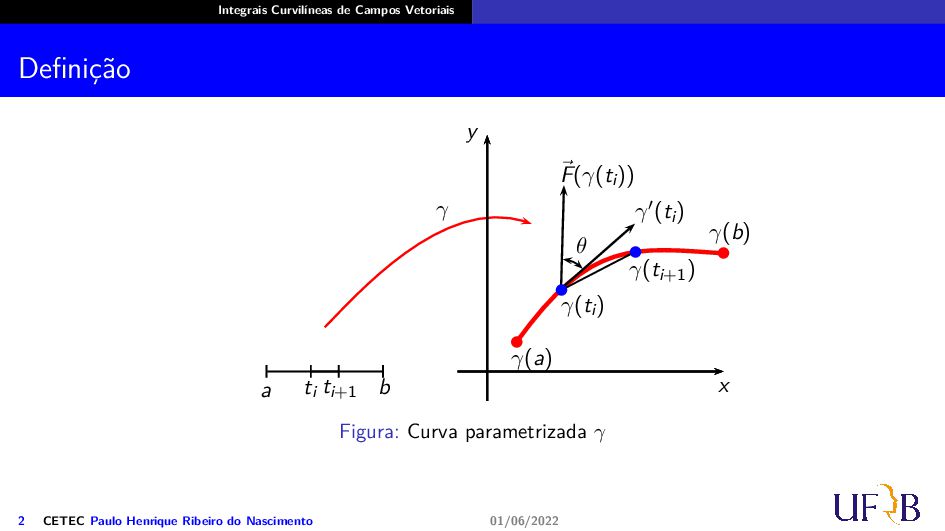
y(t)) (ou γ(t) = (x(t), y(t), z(t))) definida em I ⊂ R uma curva regular e ⃗ F um campo contínuo cujo domínio contém o traço desta curva. Efetuemos uma partição de I = [a, b] em n − 1 subintervalos de comprimentos ∆ti = ti+1 − ti , 1 ≤ i ≤ n, a qual induz uma partição do traço de γ em n − 1 sub-arcos de comprimentos ∆si, 1 ≤ i ≤ n. Em t = ti , temos que: ⃗ F(γ(ti)) · γ′(ti) = |⃗ F(γ(ti))||γ′(ti)| cos(θ), em que θ é o ângulo formado pelos vetores ⃗ F(γ(ti)) e γ′(ti). 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
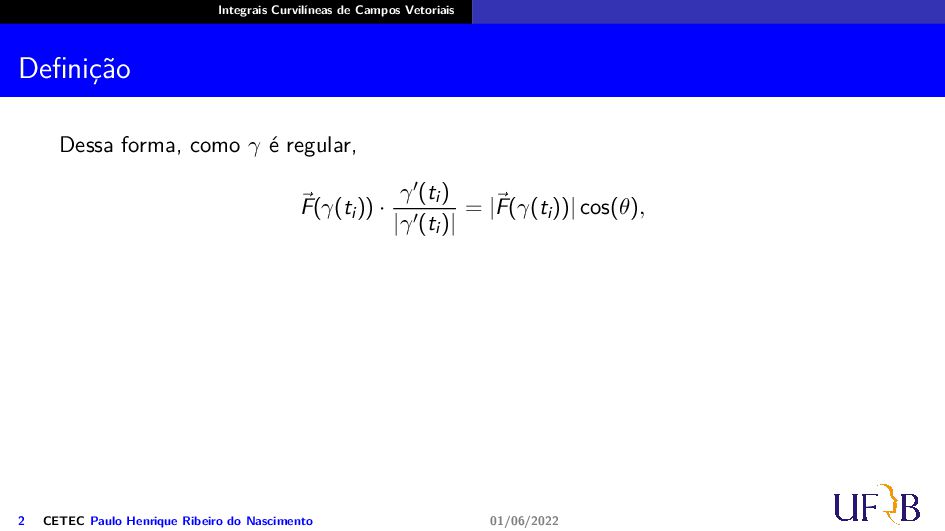
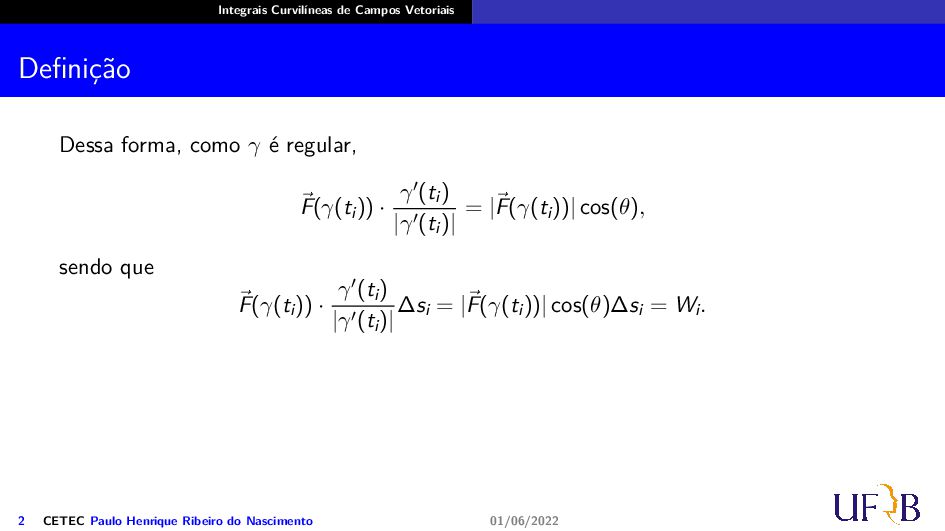
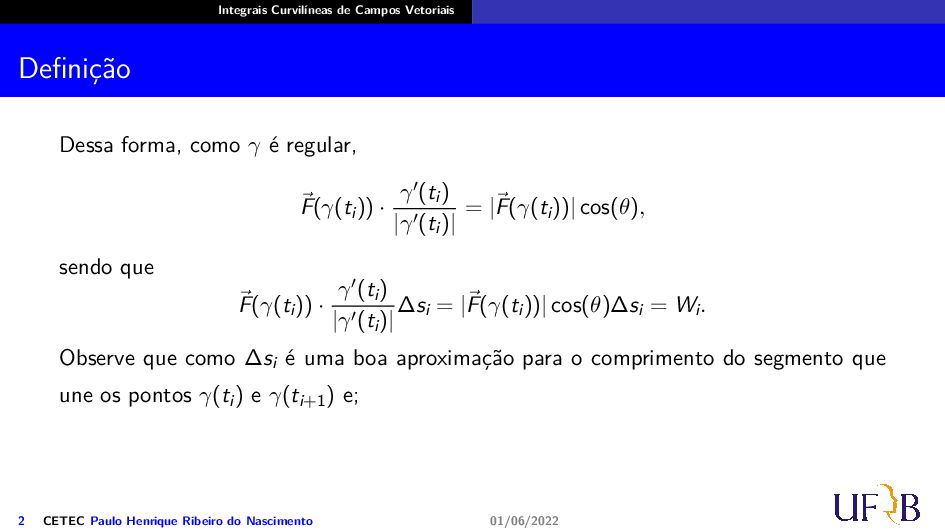
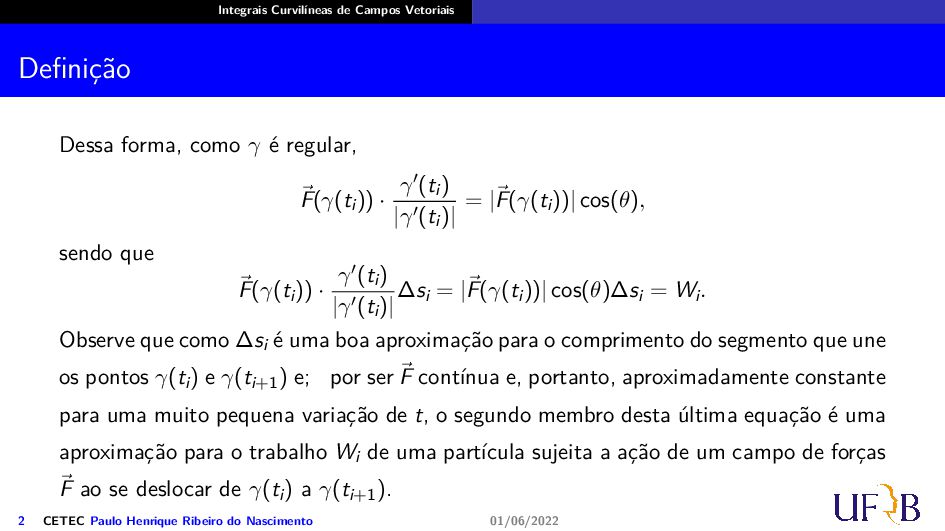
é regular, ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| = |⃗ F(γ(ti))| cos(θ), sendo que ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = |⃗ F(γ(ti))| cos(θ)∆si = Wi. Observe que como ∆si é uma boa aproximação para o comprimento do segmento que une os pontos γ(ti) e γ(ti+1) e; 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
é regular, ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| = |⃗ F(γ(ti))| cos(θ), sendo que ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = |⃗ F(γ(ti))| cos(θ)∆si = Wi. Observe que como ∆si é uma boa aproximação para o comprimento do segmento que une os pontos γ(ti) e γ(ti+1) e; por ser ⃗ F contínua e, portanto, aproximadamente constante para uma muito pequena variação de t, o segundo membro desta última equação é uma aproximação para o trabalho Wi de uma partícula sujeita a ação de um campo de forças ⃗ F ao se deslocar de γ(ti) a γ(ti+1). 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
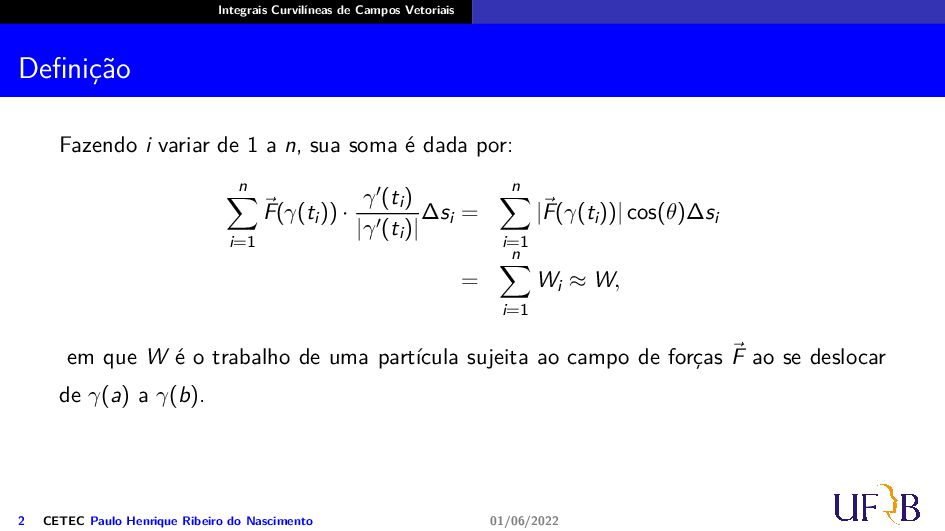
1 a n, sua soma é dada por: n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = n ∑ i=1 |⃗ F(γ(ti))| cos(θ)∆si = n ∑ i=1 Wi ≈ W, 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
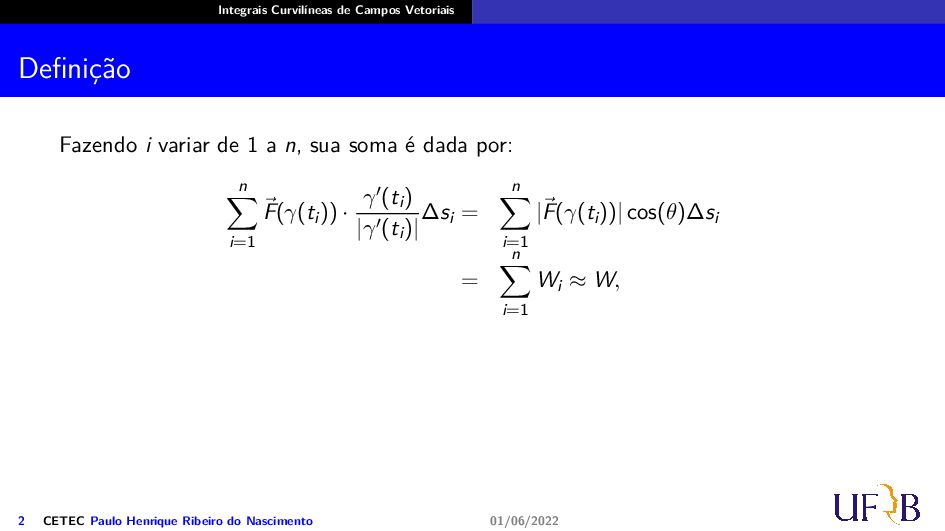
1 a n, sua soma é dada por: n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = n ∑ i=1 |⃗ F(γ(ti))| cos(θ)∆si = n ∑ i=1 Wi ≈ W, em que W é o trabalho de uma partícula sujeita ao campo de forças ⃗ F ao se deslocar de γ(a) a γ(b). 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
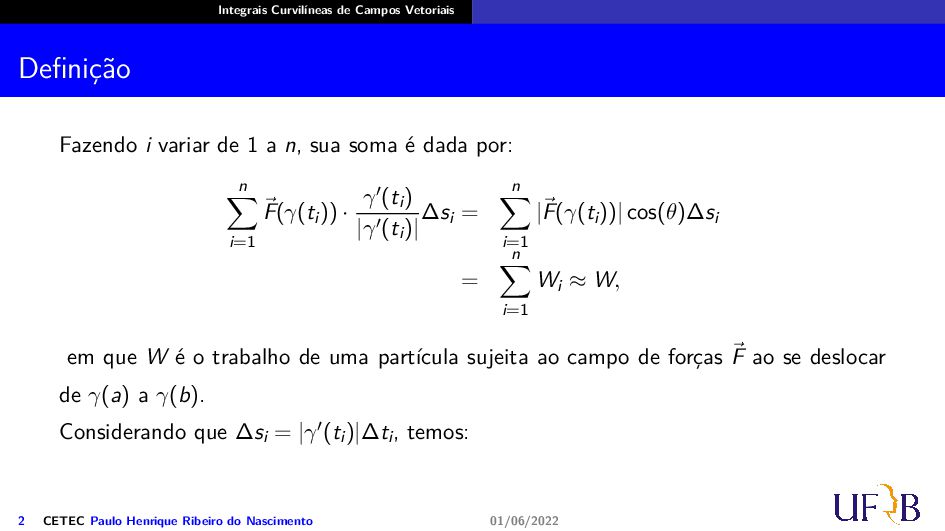
1 a n, sua soma é dada por: n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = n ∑ i=1 |⃗ F(γ(ti))| cos(θ)∆si = n ∑ i=1 Wi ≈ W, em que W é o trabalho de uma partícula sujeita ao campo de forças ⃗ F ao se deslocar de γ(a) a γ(b). Considerando que ∆si = |γ′(ti)|∆ti , temos: 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
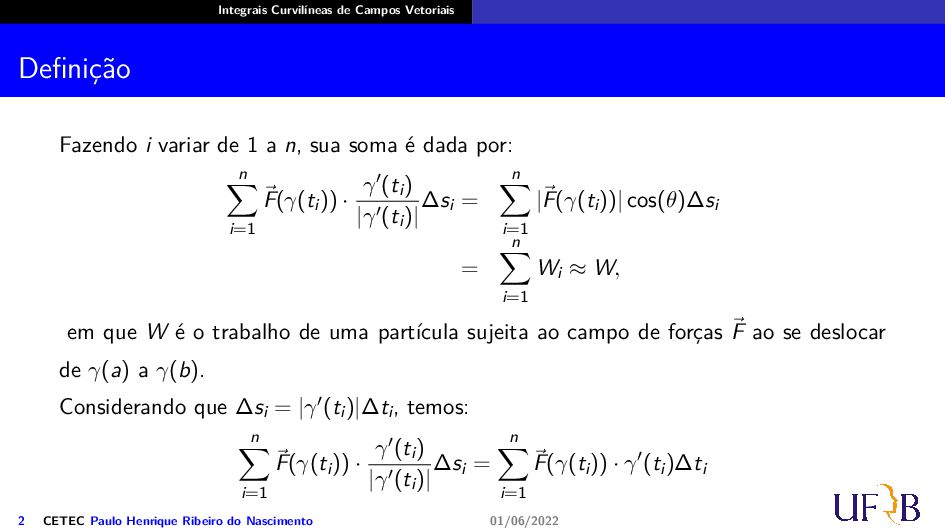
1 a n, sua soma é dada por: n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = n ∑ i=1 |⃗ F(γ(ti))| cos(θ)∆si = n ∑ i=1 Wi ≈ W, em que W é o trabalho de uma partícula sujeita ao campo de forças ⃗ F ao se deslocar de γ(a) a γ(b). Considerando que ∆si = |γ′(ti)|∆ti , temos: n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti)∆ti 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
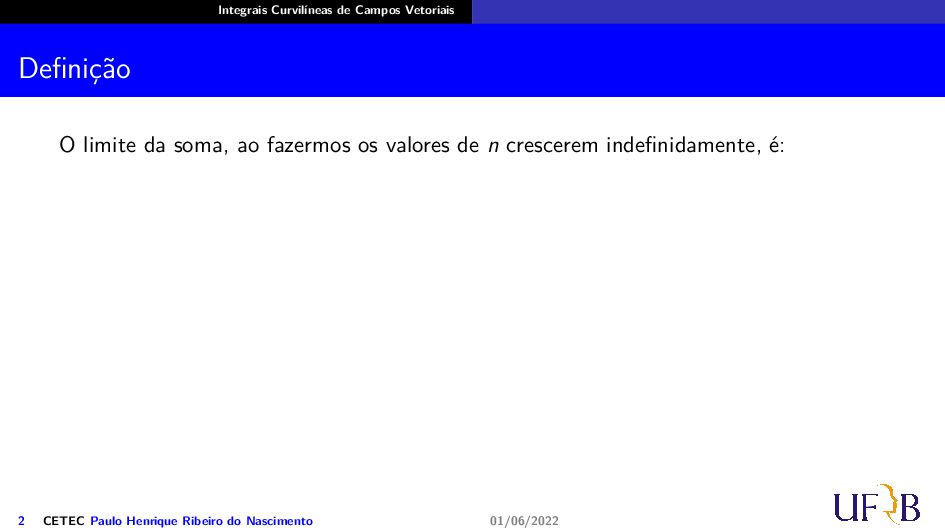
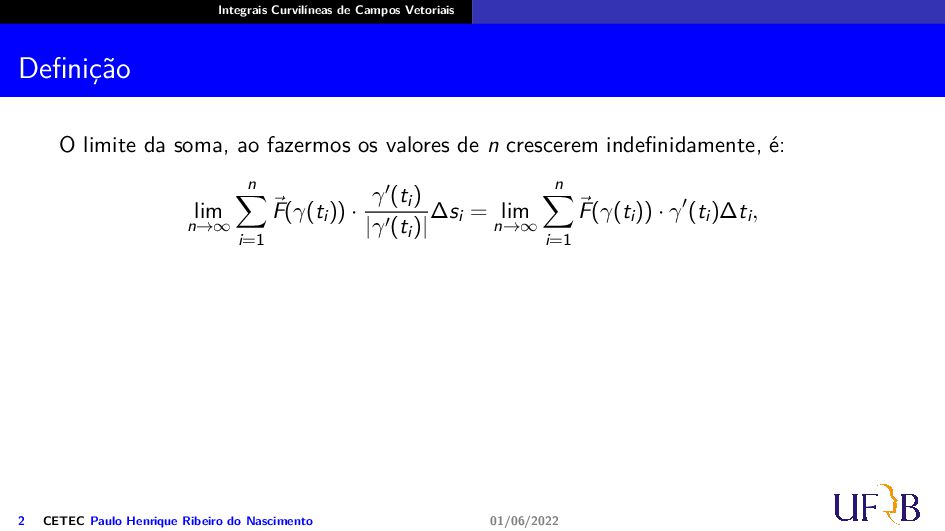
ao fazermos os valores de n crescerem indefinidamente, é: lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti)∆ti, 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
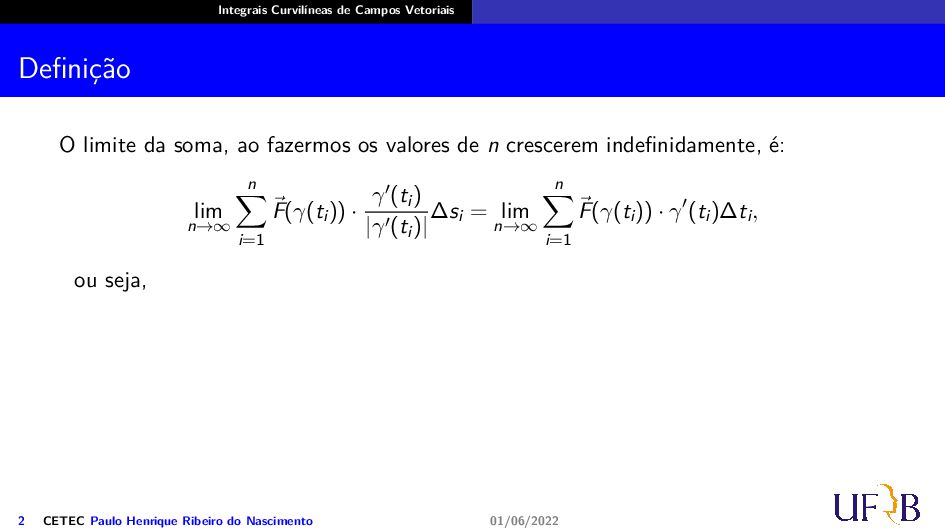
ao fazermos os valores de n crescerem indefinidamente, é: lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti)∆ti, ou seja, 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
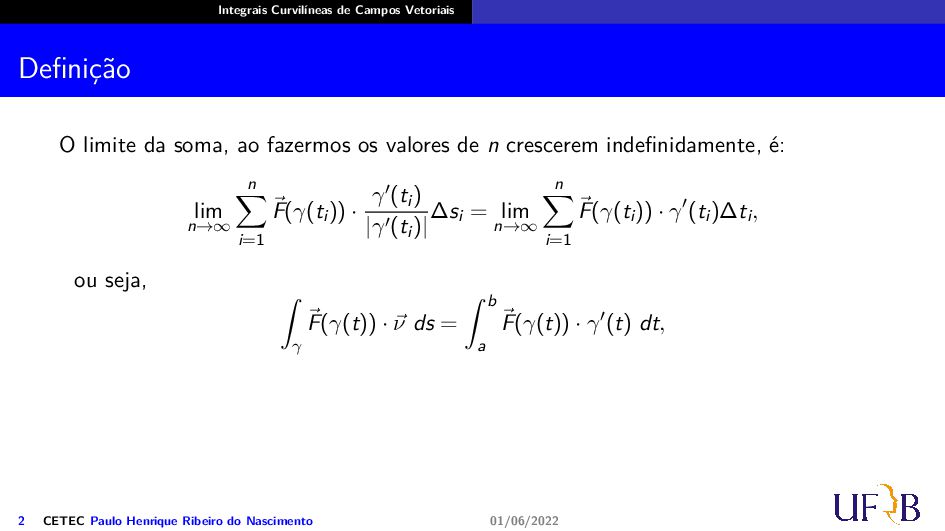
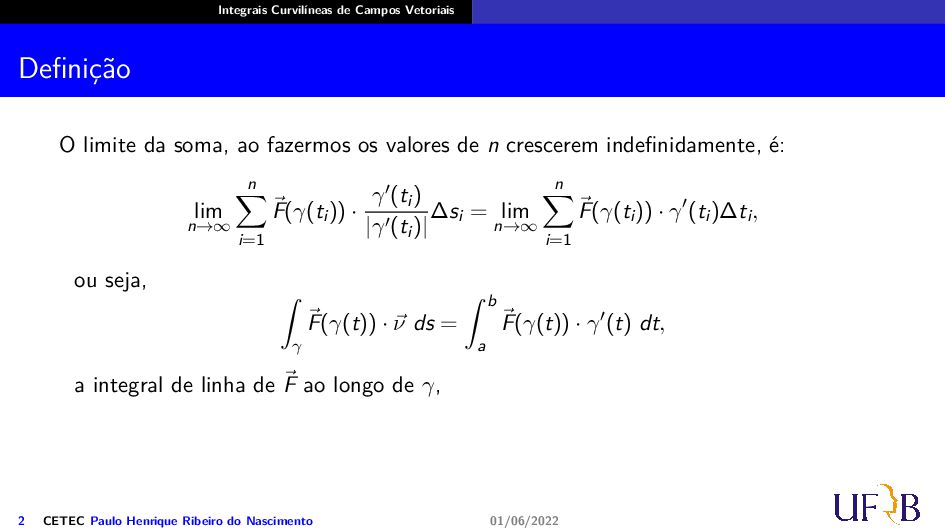
ao fazermos os valores de n crescerem indefinidamente, é: lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti) |γ′(ti)| ∆si = lim n→∞ n ∑ i=1 ⃗ F(γ(ti)) · γ′(ti)∆ti, ou seja, ∫ γ ⃗ F(γ(t)) · ⃗ ν ds = ∫ b a ⃗ F(γ(t)) · γ′(t) dt, a integral de linha de ⃗ F ao longo de γ, 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
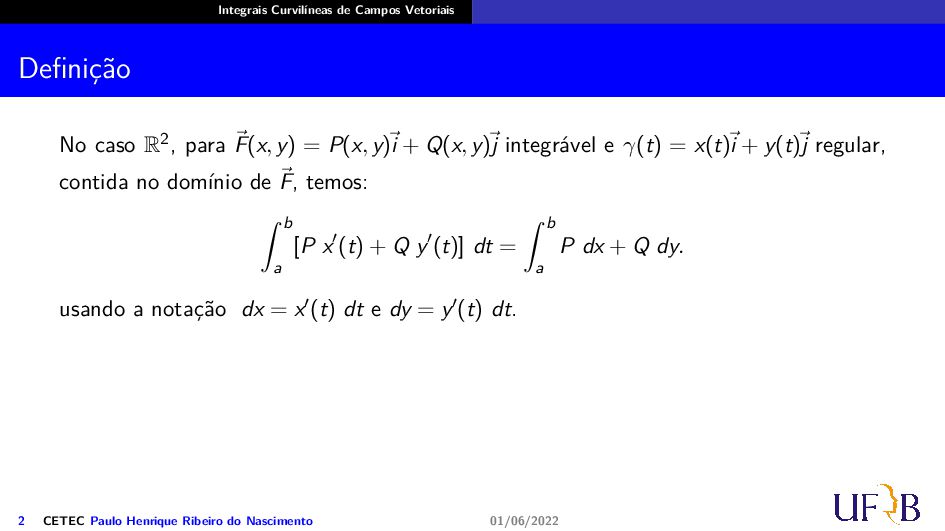
⃗ F(x, y) = P(x, y) ⃗ i + Q(x, y)⃗ j integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j regular, contida no domínio de ⃗ F, temos: ∫ b a [P x′(t) + Q y′(t)] dt = ∫ b a P dx + Q dy. usando a notação dx = x′(t) dt e dy = y′(t) dt. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
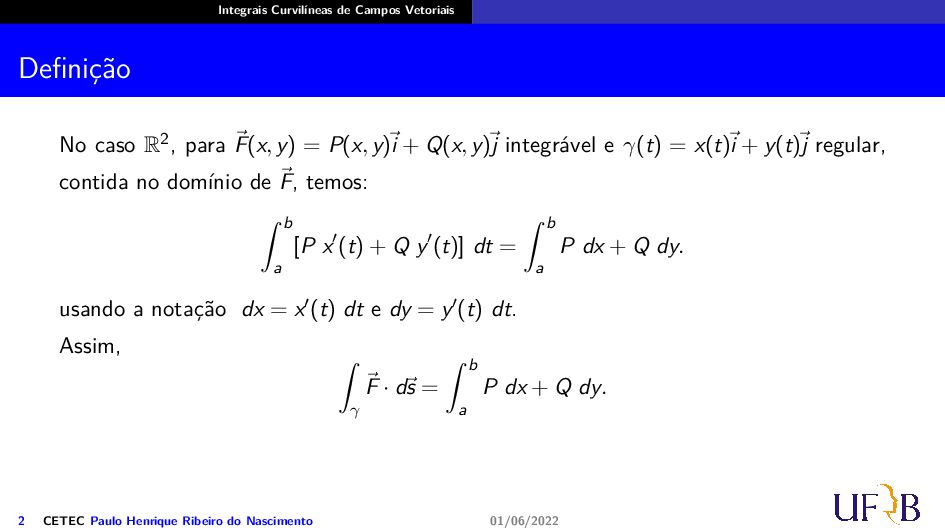
⃗ F(x, y) = P(x, y) ⃗ i + Q(x, y)⃗ j integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j regular, contida no domínio de ⃗ F, temos: ∫ b a [P x′(t) + Q y′(t)] dt = ∫ b a P dx + Q dy. usando a notação dx = x′(t) dt e dy = y′(t) dt. Assim, ∫ γ ⃗ F · d⃗ s = ∫ b a P dx + Q dy. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
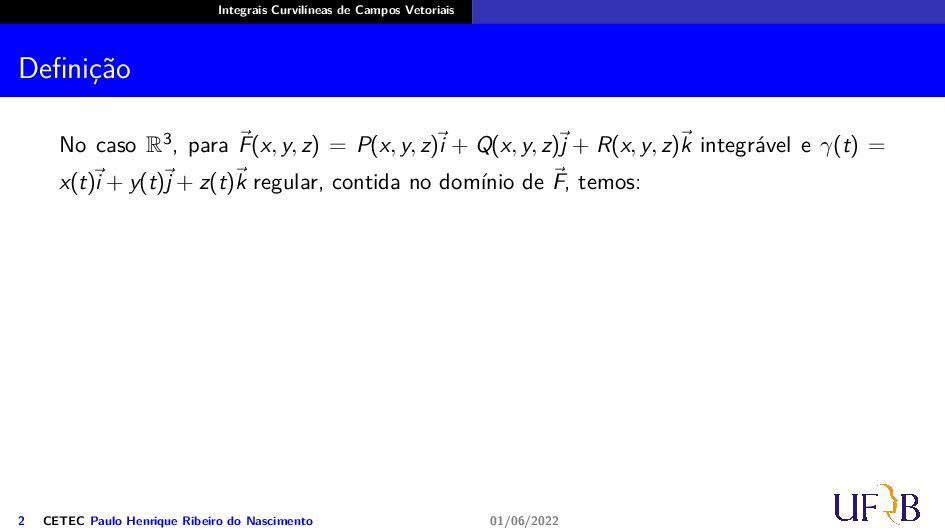
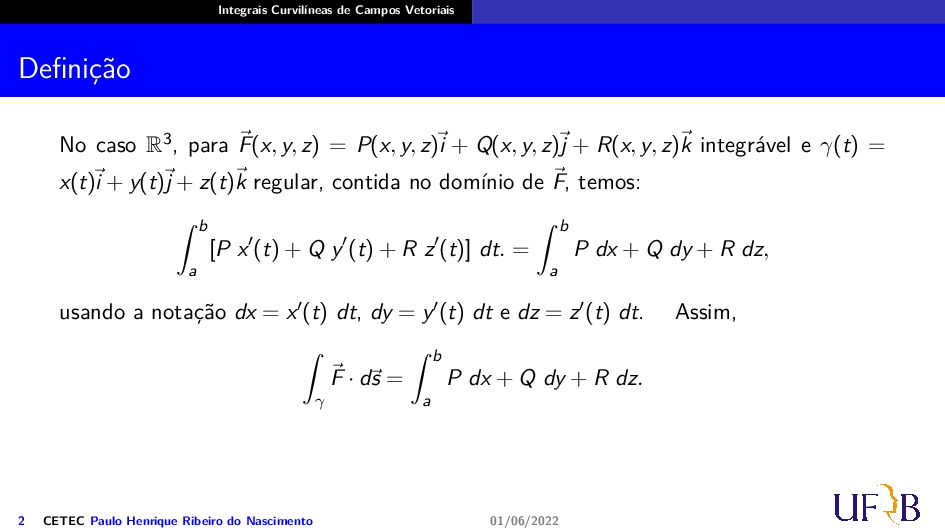
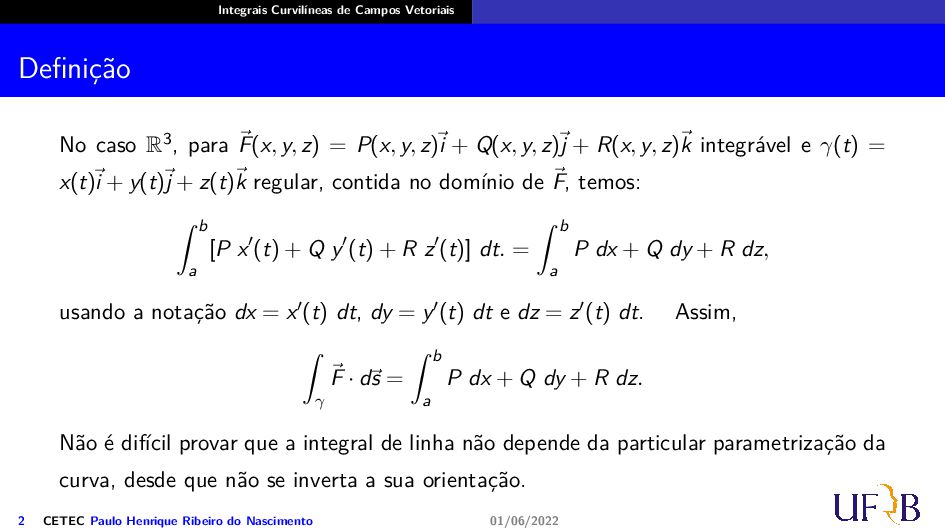
⃗ F(x, y, z) = P(x, y, z) ⃗ i + Q(x, y, z)⃗ j + R(x, y, z)⃗ k integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j + z(t)⃗ k regular, contida no domínio de ⃗ F, temos: 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
⃗ F(x, y, z) = P(x, y, z) ⃗ i + Q(x, y, z)⃗ j + R(x, y, z)⃗ k integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j + z(t)⃗ k regular, contida no domínio de ⃗ F, temos: ∫ b a [P x′(t) + Q y′(t) + R z′(t)] dt. = ∫ b a P dx + Q dy + R dz, usando a notação dx = x′(t) dt, dy = y′(t) dt e dz = z′(t) dt. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
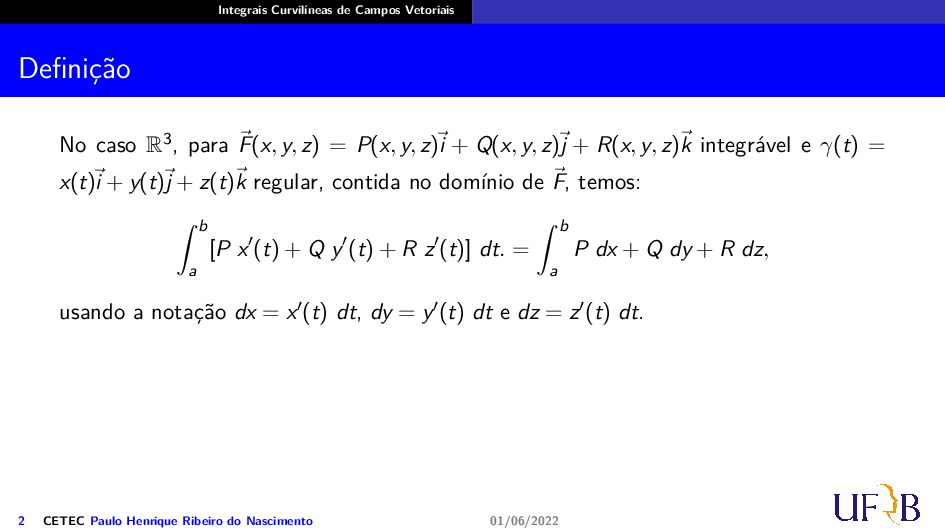
⃗ F(x, y, z) = P(x, y, z) ⃗ i + Q(x, y, z)⃗ j + R(x, y, z)⃗ k integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j + z(t)⃗ k regular, contida no domínio de ⃗ F, temos: ∫ b a [P x′(t) + Q y′(t) + R z′(t)] dt. = ∫ b a P dx + Q dy + R dz, usando a notação dx = x′(t) dt, dy = y′(t) dt e dz = z′(t) dt. Assim, ∫ γ ⃗ F · d⃗ s = ∫ b a P dx + Q dy + R dz. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
⃗ F(x, y, z) = P(x, y, z) ⃗ i + Q(x, y, z)⃗ j + R(x, y, z)⃗ k integrável e γ(t) = x(t) ⃗ i + y(t)⃗ j + z(t)⃗ k regular, contida no domínio de ⃗ F, temos: ∫ b a [P x′(t) + Q y′(t) + R z′(t)] dt. = ∫ b a P dx + Q dy + R dz, usando a notação dx = x′(t) dt, dy = y′(t) dt e dz = z′(t) dt. Assim, ∫ γ ⃗ F · d⃗ s = ∫ b a P dx + Q dy + R dz. Não é difícil provar que a integral de linha não depende da particular parametrização da curva, desde que não se inverta a sua orientação. 2 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022
H. J. Weber. Mathematical methods for physicists. American Association of Physics Teachers, 1999. C. Bouvier, A. Benoit, A. Caplier, and P.-Y. Coulon. Open or closed mouth state detection: Static supervised classification based on log-polar signature. In Proceedings of the 10th International Conference on Advanced Concepts for Intelligent Vision Systems, volume 5259, pages 1093–1102, October 2008. G. D. Greenwade. The Comprehensive Tex Archive Network (CTAN). TUGBoat, 14(3):342–351, 1993. J. J. O’CONNOR and E. F. ROBERTSON. Friedrich Wilhelm Bessel, 1997. E. Tola, V. Lepetit, and P. Fua. Daisy: An efficient dense descriptor applied to wide-baseline stereo. IEEE transactions on pattern analysis and machine intelligence, 32(5):815–830, 2010. 3 CETEC Paulo Henrique Ribeiro do Nascimento 01/06/2022


 pawan_pharm
 signer
 hiola
 mutomasa
 uchi8977
 ainischool
 2720japanoke
 yatabe
 ssmedikasda
 frievea
 terasawat
 carmenintech
 techseoconnect
 csswizardry
 lara
 irinanazarova
 honzajavorek
 raygrieselhuber
 aleyda
 uxyall
 katarinadahlin
 oripsolob