Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
【Advantech Edge AI Day Japan 2026】AIロボティクスの最前線 ...
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
ugo
PRO
August 28, 2026
Technology
95
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
【Advantech Edge AI Day Japan 2026】AIロボティクスの最前線 〜 Physical AIを実装するために 〜
2026年8月28日に開催された「Advantech Edge AI Day Japan 2026」にて、ugo株式会社 フィジカルインテリジェンス部 部長の金子が登壇した際の資料です。
ugo
PRO
August 28, 2026
Other Decks in Technology
See All in Technology
専門領域のAIをどう評価するか
bengo4com
2
220
ストレスなくAIと付き合いたい!こんなときどうしてる?
namiki64
3
560
今さら理解するウェブフォントver.2026
takanorip
3
840
Tofu-Controller lightning talk @ Containerday 2026
gionn
0
110
Rustuna: Rustによる高速なOptuna実装
pfn
PRO
0
190
Browser Spec: Testing Hotwire with Ruby
takahashim
1
120
NDIでApple Vision Proにリアルタイム映像送信
jyouryuusui
0
120
Running Kotlin + Quarkus with Lambda
nealle
1
3.8k
AIカンパニーへの転換を支えた、エンジニアの仕事の再定義
kworkdev
PRO
2
1.3k
Code for Security プロジェクト紹介 2026年10月
yu23ki14
0
110
DWH の限界突破! AI エージェント向け爆速リアルタイムデータ基盤 ClickHouse
jozono
1
480
Getting Started with Google Antigravity
glaforge
0
310
Featured
See All Featured
How People are Using Generative and Agentic AI to Supercharge Their Products, Projects, Services and Value Streams Today
helenjbeal
2
360
The World Runs on Bad Software
bkeepers
PRO
72
12k
Visual Storytelling: How to be a Superhuman Communicator
reverentgeek
2
710
Heart Work Chapter 1 - Part 1
lfama
PRO
10
37k
Code Review Best Practice
trishagee
74
20k
A brief & incomplete history of UX Design for the World Wide Web: 1989–2019
jct
2
530
Jamie Indigo - Trashchat’s Guide to Black Boxes: Technical SEO Tactics for LLMs
techseoconnect
PRO
0
710
The Director’s Chair: Orchestrating AI for Truly Effective Learning
tmiket
1
330
Being A Developer After 40
akosma
92
590k
Sharpening the Axe: The Primacy of Toolmaking
bcantrill
46
3k
Six Lessons from altMBA
skipperchong
29
4.5k
DBのスキルで生き残る技術 - AI時代におけるテーブル設計の勘所
soudai
PRO
68
58k
Transcript
Ⓡ 【2026 Advantech Edge AI Day Japan】 AIロボティクスの最前線 〜 Physical
AIを実装するために 〜 ugo株式会社 フィジカルインテリジェンス部 部長 金子健司 Ⓒ ugo, Inc. 2026. All rights reserved.
本日のアジェンダ 1. ugo社のご紹介 2. Physical AIとは? 3. Physical AIに関する技術動向 4.
ugoでのAIロボットへの取り組み 5. Physical AIを実装するためのHW要件 Ⓒ ugo, Inc. 2026. All rights reserved. 2
CHAPTER 01 ugo社のご紹介 Ⓒ ugo, Inc. 2026. All rights reserved.
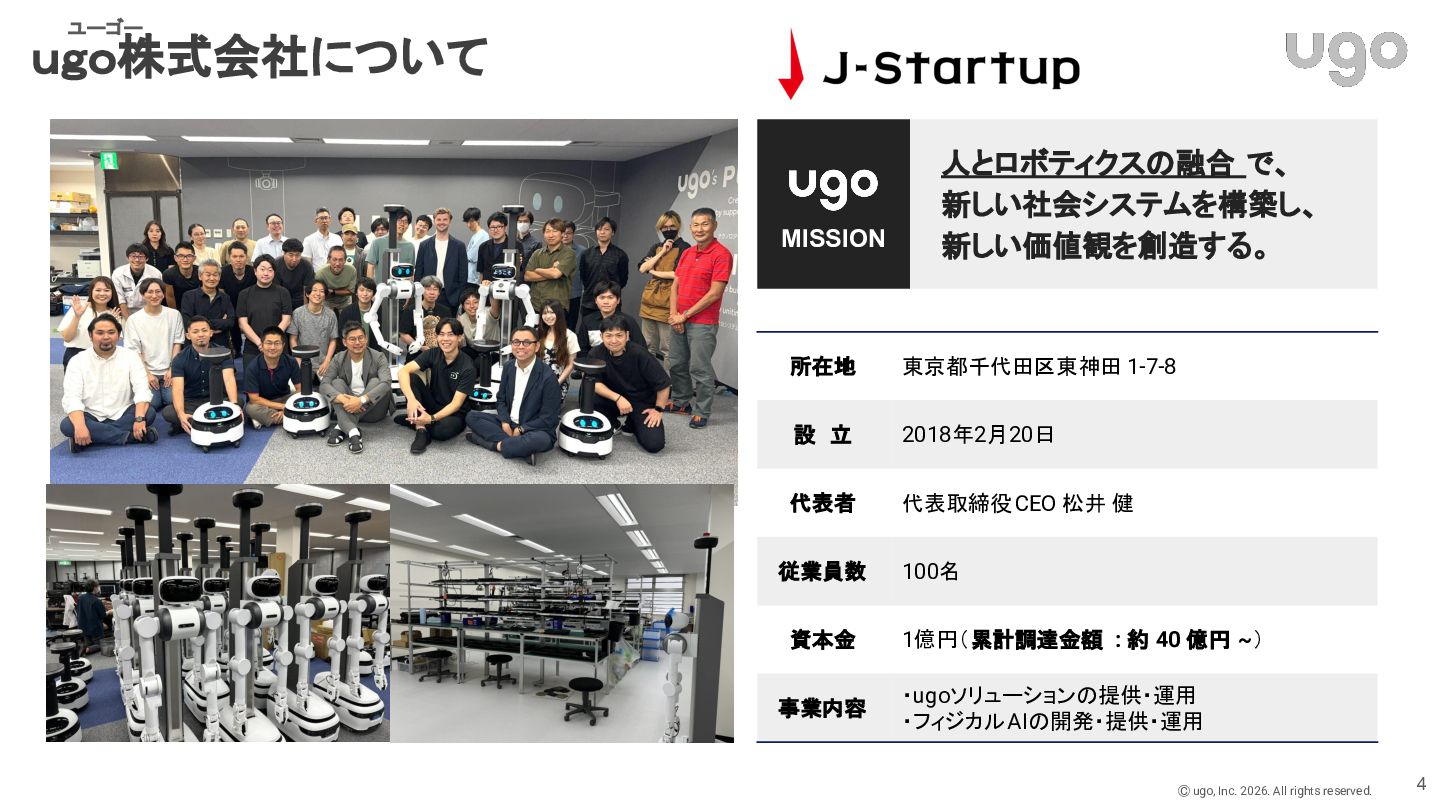
ユーゴー ugo株式会社について MISSION 人とロボティクスの融合 で、 新しい社会システムを構築し、 新しい価値観を創造する。 所在地 東京都千代田区東神田 1-7-8
設 立 2018年2月20日 代表者 代表取締役 CEO 松井 健 従業員数 100名 資本金 1億円(累計調達金額 : 約 40 億円 ~) 事業内容 ・ugoソリューションの提供・運用 ・フィジカル AIの開発・提供・運用 Ⓒ ugo, Inc. 2026. All rights reserved. 4
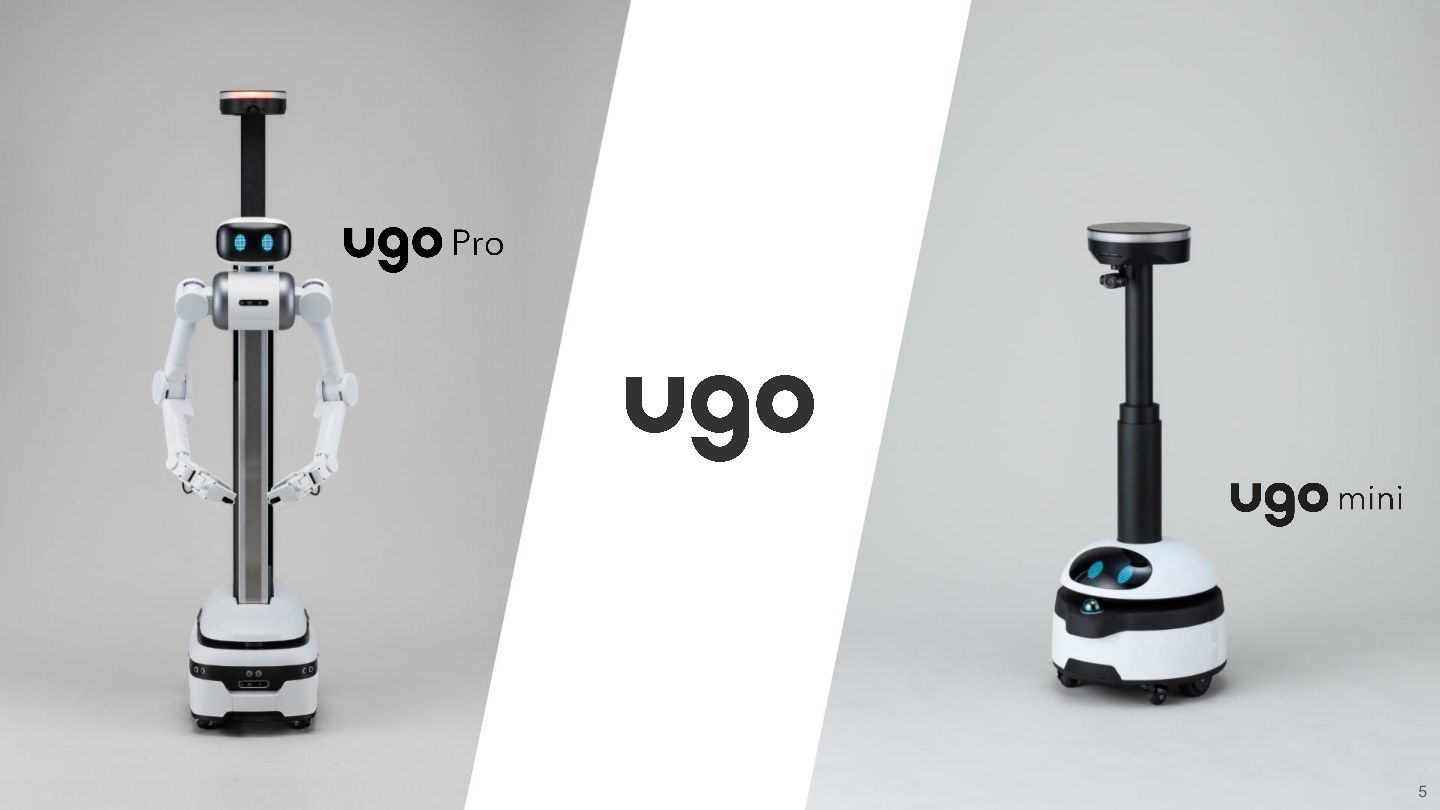
Ⓒ ugo, Inc. 2026. All rights reserved. 5
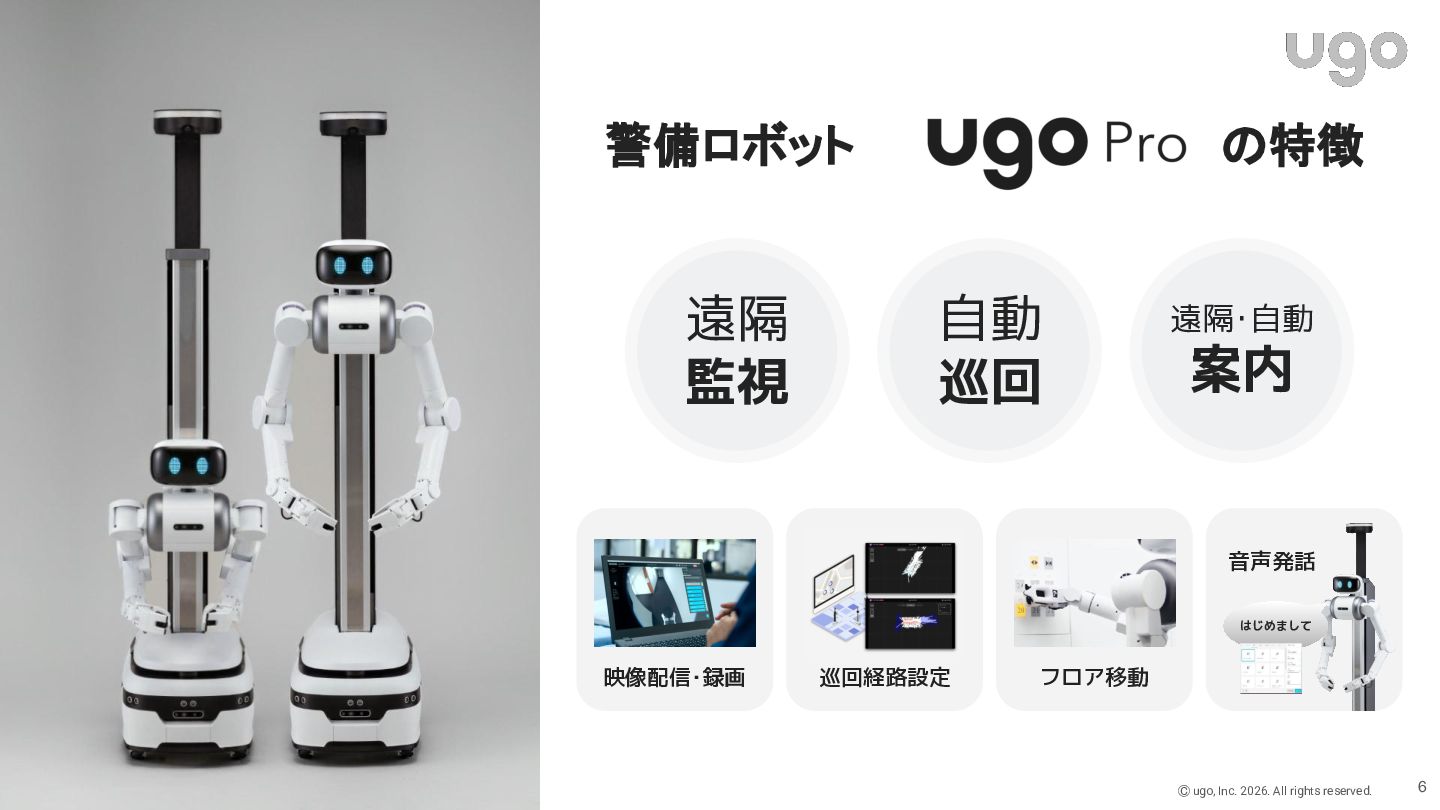
警備ロボット 遠隔 監視 の特徴 自動 巡回 遠隔・自動 案内 音声発話 はじめまして
映像配信・録画 巡回経路設定 フロア移動 Ⓒ ugo, Inc. 2026. All rights reserved. 6
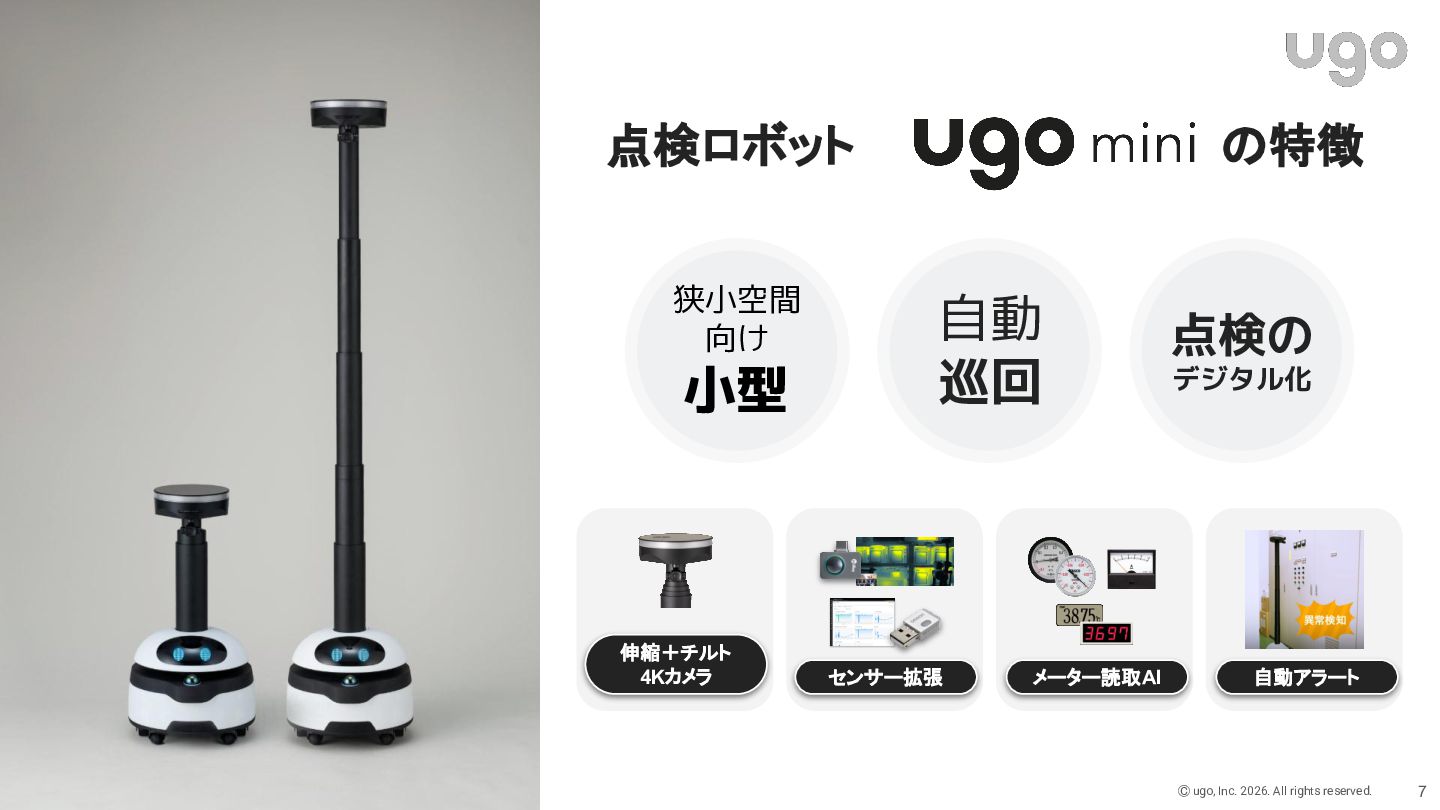
点検ロボット 狭小空間 向け 小型 伸縮+チルト 4Kカメラ の特徴 自動 巡回 センサー拡張
点検の メーター読取AI メーター読取AI デジタル化 自動アラート Ⓒ ugo, Inc. 2026. All rights reserved. 7
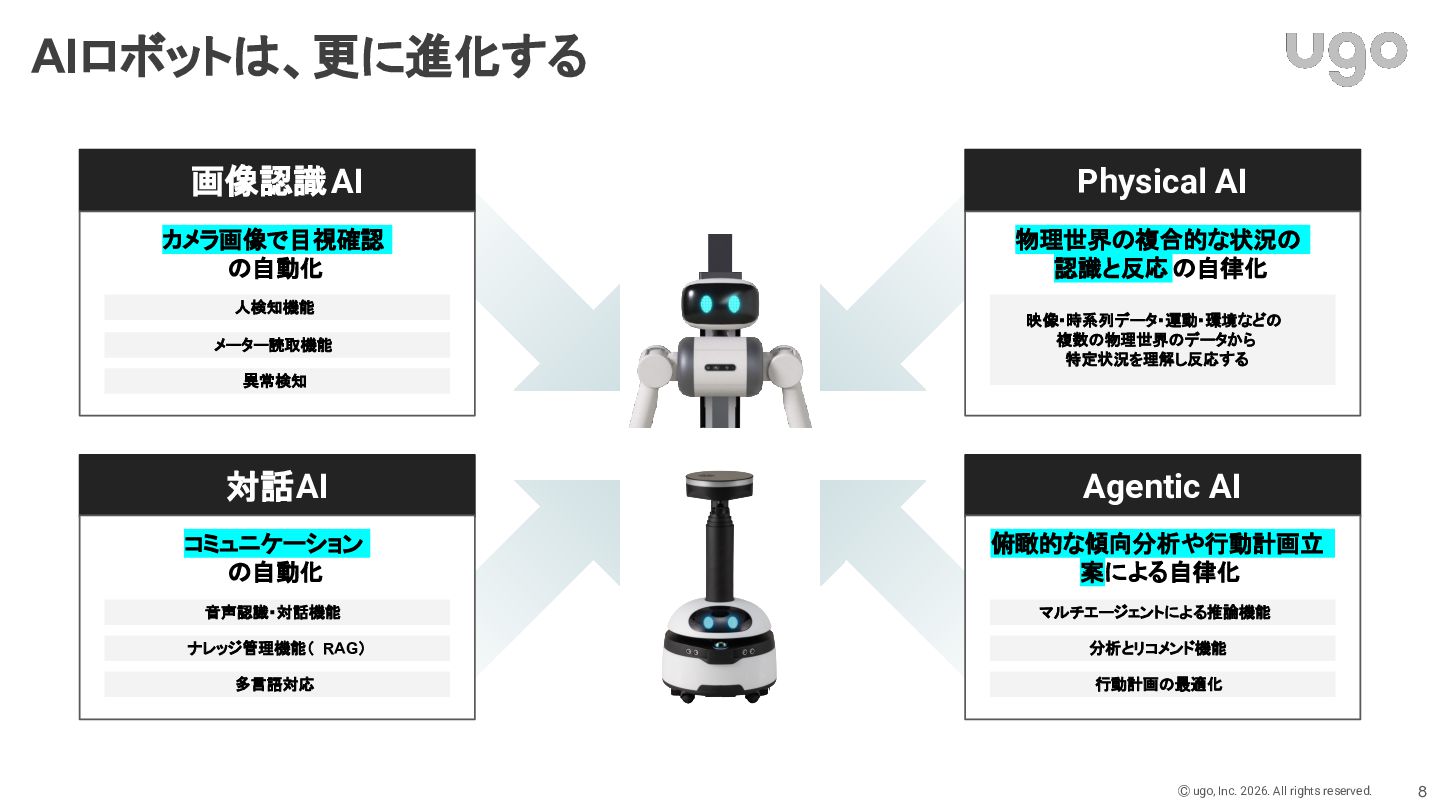
AIロボットは、更に進化する 画像認識 AI Physical AI カメラ画像で目視確認 の自動化 物理世界の複合的な状況の 認識と反応 の自律化
人検知機能 メーター読取機能 映像・時系列データ・運動・環境などの 複数の物理世界のデータから 特定状況を理解し反応する 異常検知 対話AI Agentic AI コミュニケーション の自動化 俯瞰的な傾向分析や行動計画立 案による自律化 音声認識・対話機能 マルチエージェントによる推論機能 ナレッジ管理機能( RAG) 分析とリコメンド機能 多言語対応 行動計画の最適化 Ⓒ ugo, Inc. 2026. All rights reserved. 8
CHAPTER 02 Physical AIとは? Ⓒ ugo, Inc. 2026. All rights
reserved.
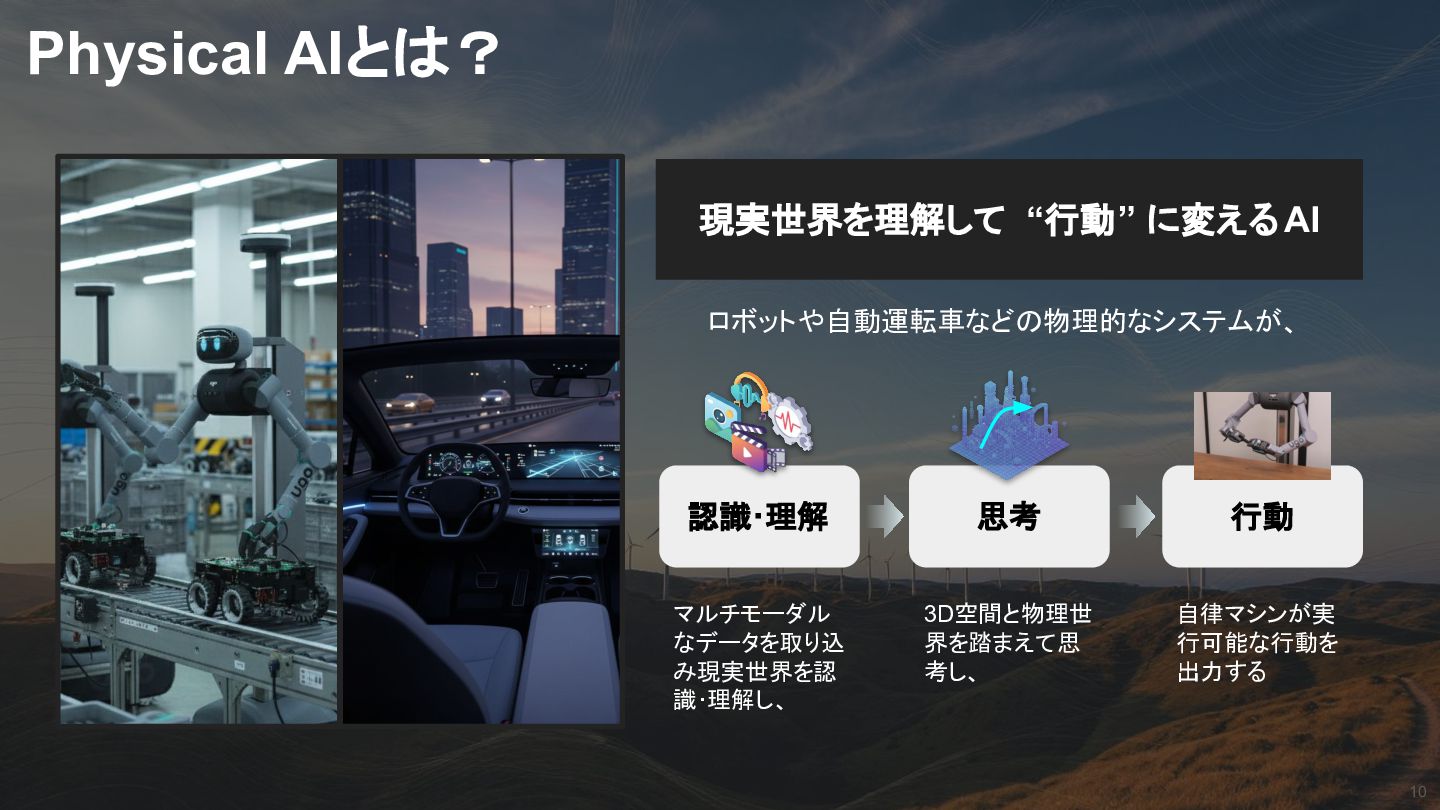
Physical AIとは? 現実世界を理解して “行動” に変える AI ロボットや自動運転車などの物理的なシステムが、 認識・理解 思考 行動
マルチモーダル なデータを取り込 み現実世界を認 識・理解し、 3D空間と物理世 界を踏まえて思 考し、 自律マシンが実 行可能な行動を 出力する Ⓒ ugo, Inc. 2026. All rights reserved. 10
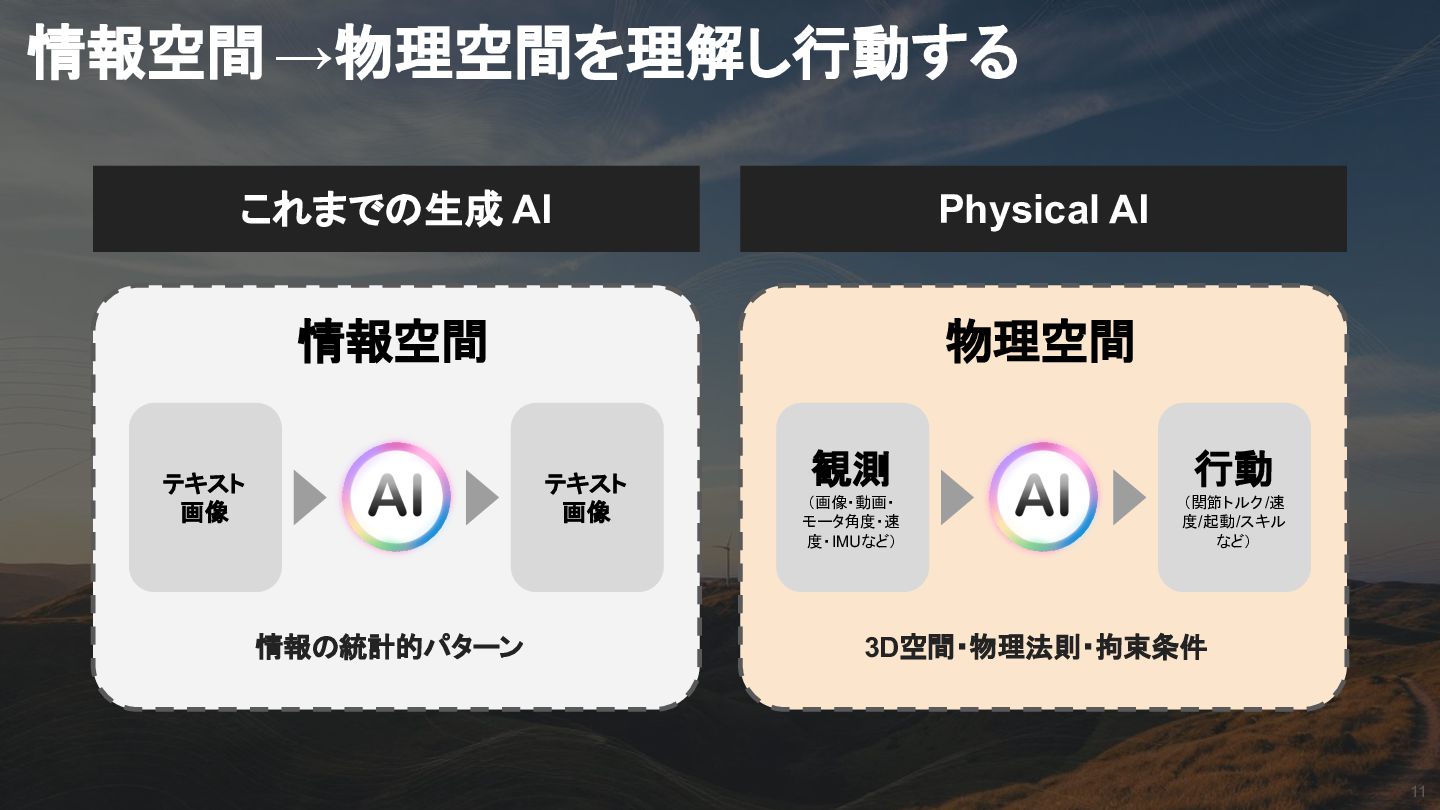
情報空間 →物理空間を理解し行動する これまでの生成 AI Physical AI 情報空間 物理空間 テキスト 画像
テキスト 画像 情報の統計的パターン 観測 行動 (画像・動画・ モータ角度・速 度・IMUなど) (関節トルク /速 度/起動/スキル など) 3D空間・物理法則・拘束条件 Ⓒ ugo, Inc. 2026. All rights reserved. 11
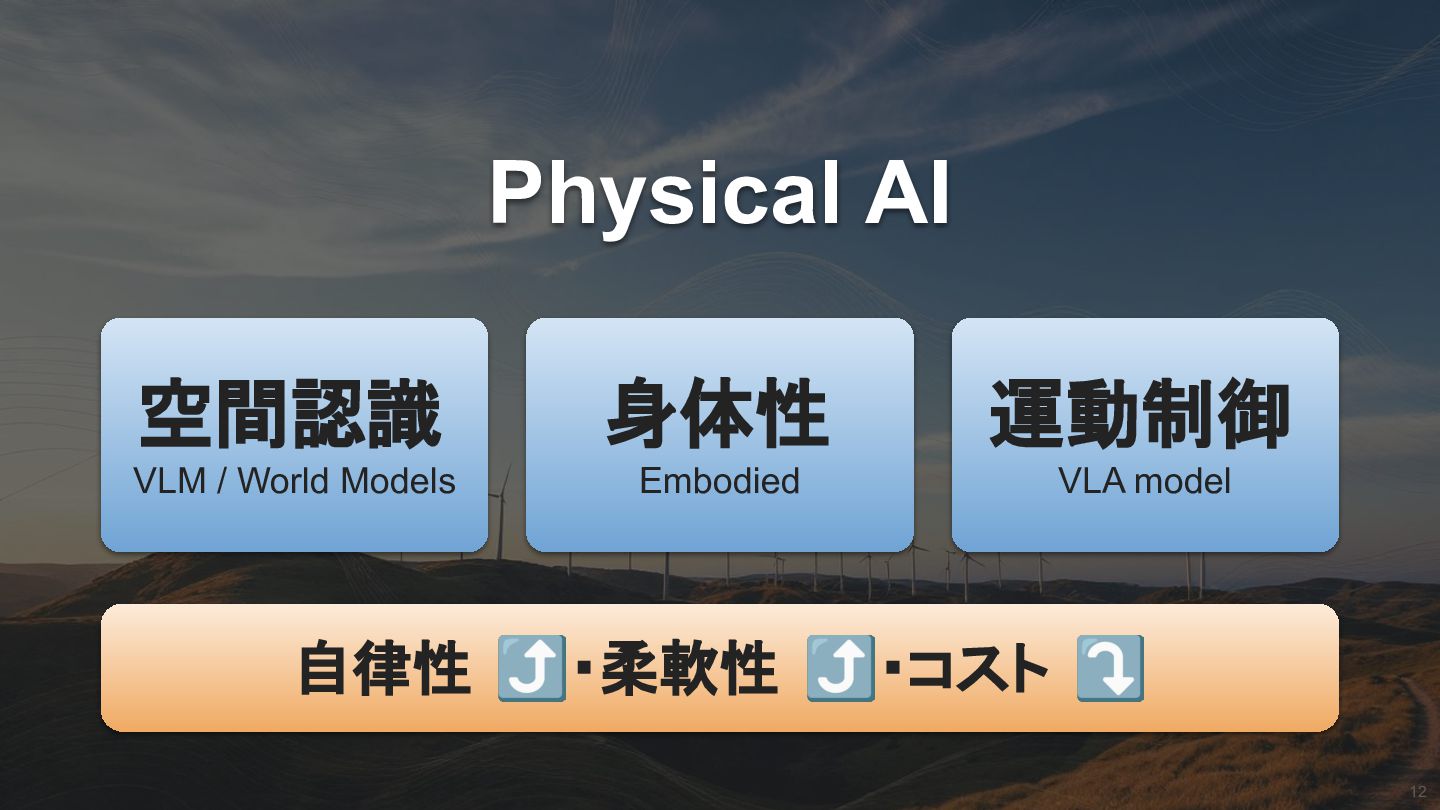
Physical AI 空間認識 身体性 運動制御 VLM / World Models Embodied
VLA model 自律性 ⤴・柔軟性 ⤴・コスト ⤵ Ⓒ ugo, Inc. 2026. All rights reserved. 12
CHAPTER 03 Physical AIに関する技術動向 Ⓒ ugo, Inc. 2026. All rights
reserved.
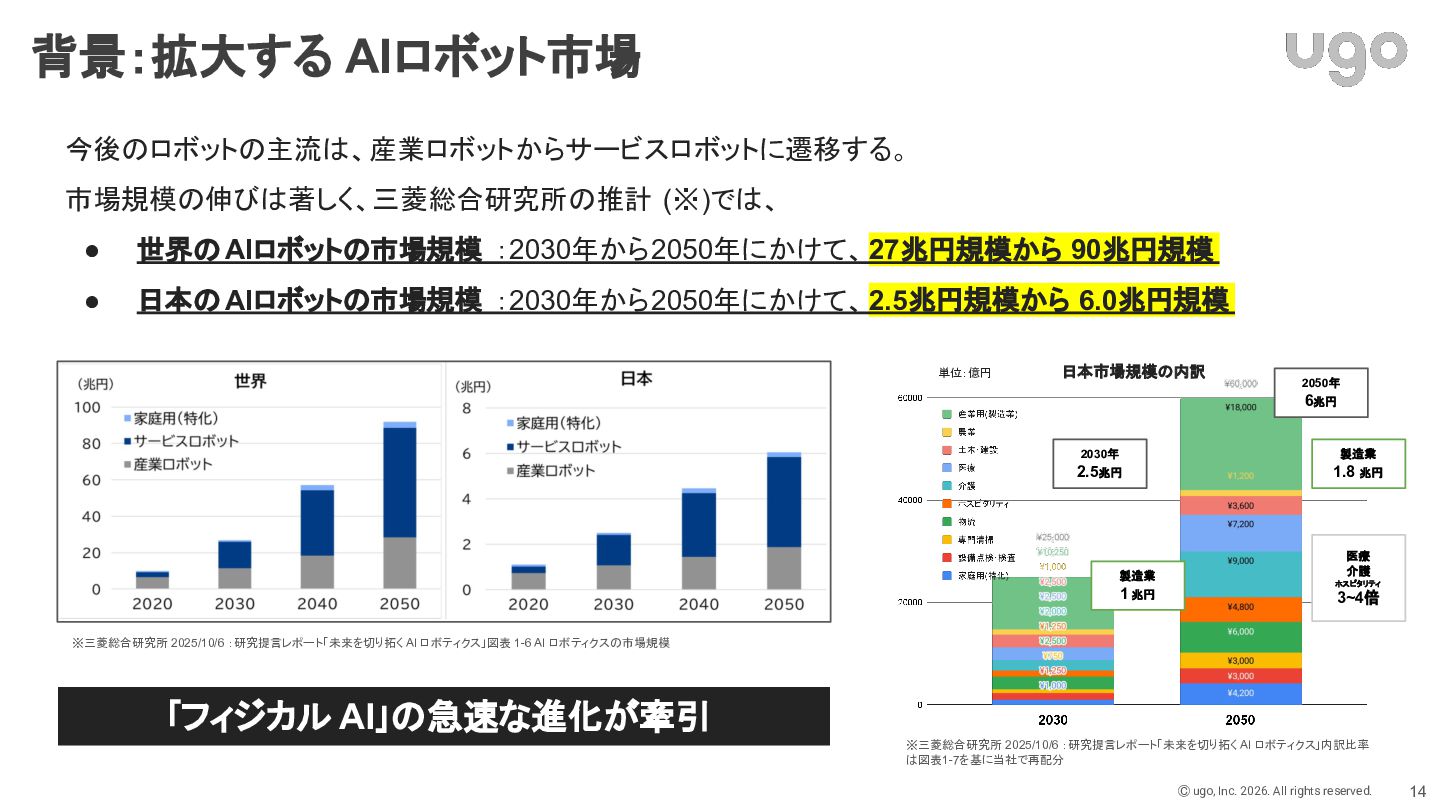
背景:拡大する AIロボット市場 今後のロボットの主流は、産業ロボットからサービスロボットに遷移する。 市場規模の伸びは著しく、三菱総合研究所の推計 (※)では、 • 世界の AIロボットの市場規模 :2030年から2050年にかけて、27兆円規模から 90兆円規模
• 日本の AIロボットの市場規模 :2030年から2050年にかけて、2.5兆円規模から 6.0兆円規模 単位:億円 日本市場規模の内訳 2050年 6兆円 2030年 製造業 2.5兆円 1.8 兆円 製造業 1 兆円 医療 介護 ホスピタリティ 3~4倍 ※三菱総合研究所 2025/10/6 :研究提言レポート「未来を切り拓く AI ロボティクス」図表 1-6 AI ロボティクスの市場規模 「フィジカル AI」の急速な進化が牽引 ※三菱総合研究所 2025/10/6 :研究提言レポート「未来を切り拓く AI ロボティクス」内訳比率 は図表1-7を基に当社で再配分 Ⓒ ugo, Inc. 2026. All rights reserved. 14
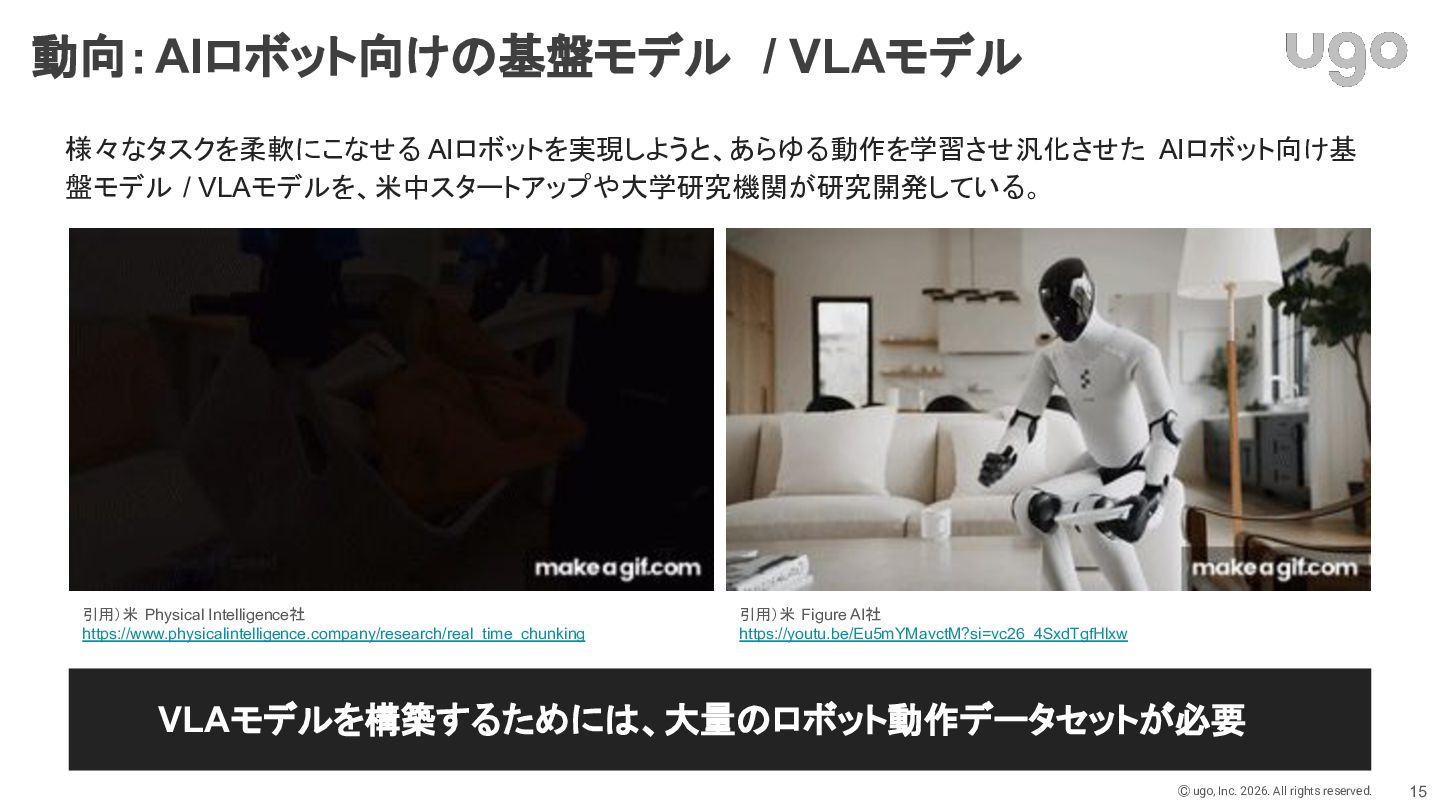
動向:AIロボット向けの基盤モデル / VLAモデル 様々なタスクを柔軟にこなせる AIロボットを実現しようと、あらゆる動作を学習させ汎化させた AIロボット向け基 盤モデル / VLAモデルを、米中スタートアップや大学研究機関が研究開発している。 引用)米
Physical Intelligence社 https://www.physicalintelligence.company/research/real_time_chunking 引用)米 Figure AI社 https://youtu.be/Eu5mYMavctM?si=vc26_4SxdTgfHlxw VLAモデルを構築するためには、大量のロボット動作データセットが必要 Ⓒ ugo, Inc. 2026. All rights reserved. 15
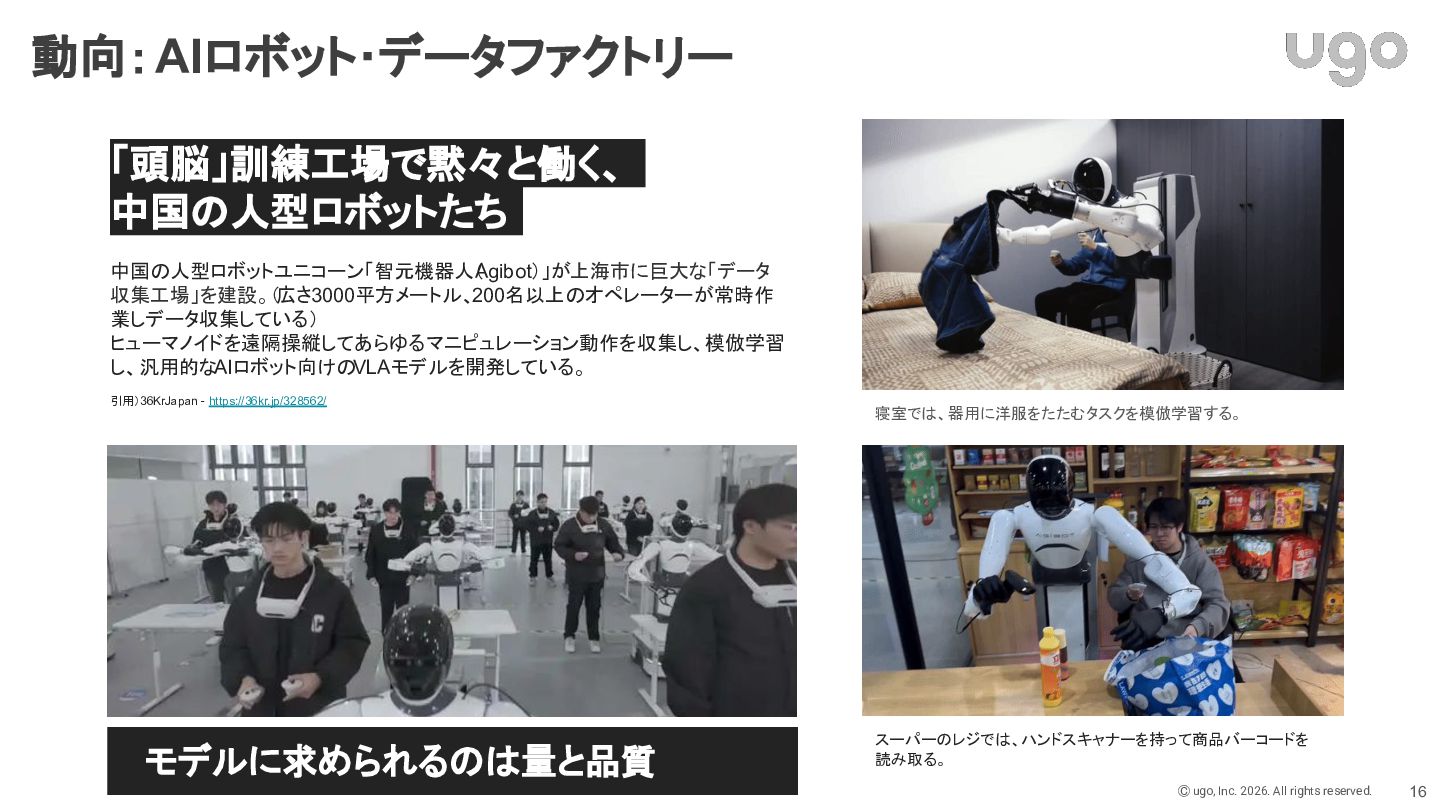
動向:AIロボット・データファクトリー 「頭脳」訓練工場で黙々と働く、 中国の人型ロボットたち 中国の人型ロボットユニコーン「智元機器人(Agibot)」が上海市に巨大な「データ 収集工場」を建設。(広さ3000平方メートル、200名以上のオペレーターが常時作 業しデータ収集している) ヒューマノイドを遠隔操縦してあらゆるマニピュレーション動作を収集し、模倣学習 し、汎用的なAIロボット向けのVLAモデルを開発している。 引用)36KrJapan -
https://36kr.jp/328562/ モデルに求められるのは量と品質 寝室では、器用に洋服をたたむタスクを模倣学習する。 スーパーのレジでは、ハンドスキャナーを持って商品バーコードを 読み取る。 Ⓒ ugo, Inc. 2026. All rights reserved. 16
CHAPTER 04 ugoでのAIロボットへの取り組み Ⓒ ugo, Inc. 2026. All rights reserved.
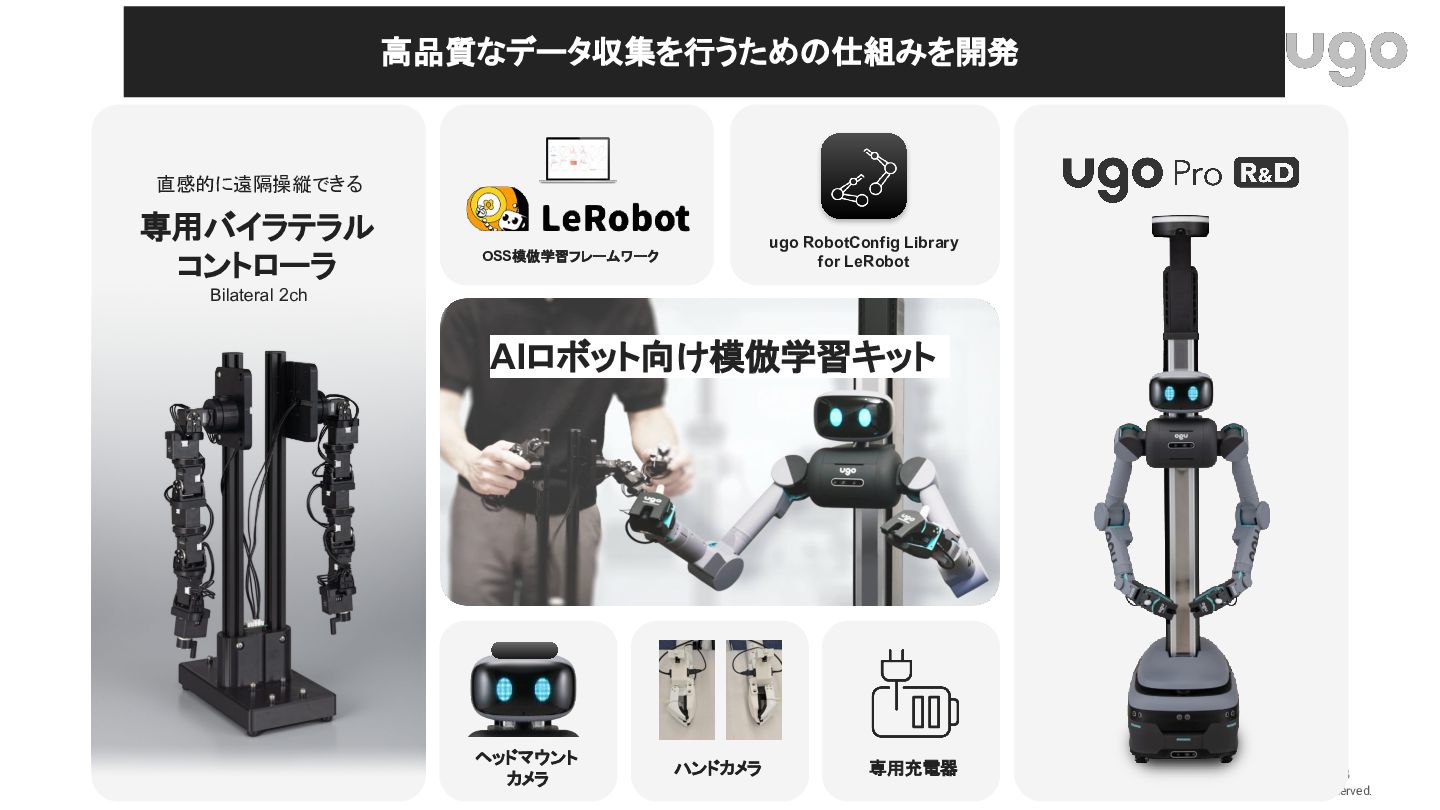
高品質なデータ収集を行うための仕組みを開発 直感的に遠隔操縦できる 専用バイラテラル コントローラ ugo RobotConfig Library for LeRobot OSS模倣学習フレームワーク
Bilateral 2ch AIロボット向け模倣学習キット ヘッドマウント カメラ ハンドカメラ 専用充電器 18 Ⓒ ugo, Inc. 2026. All rights reserved.
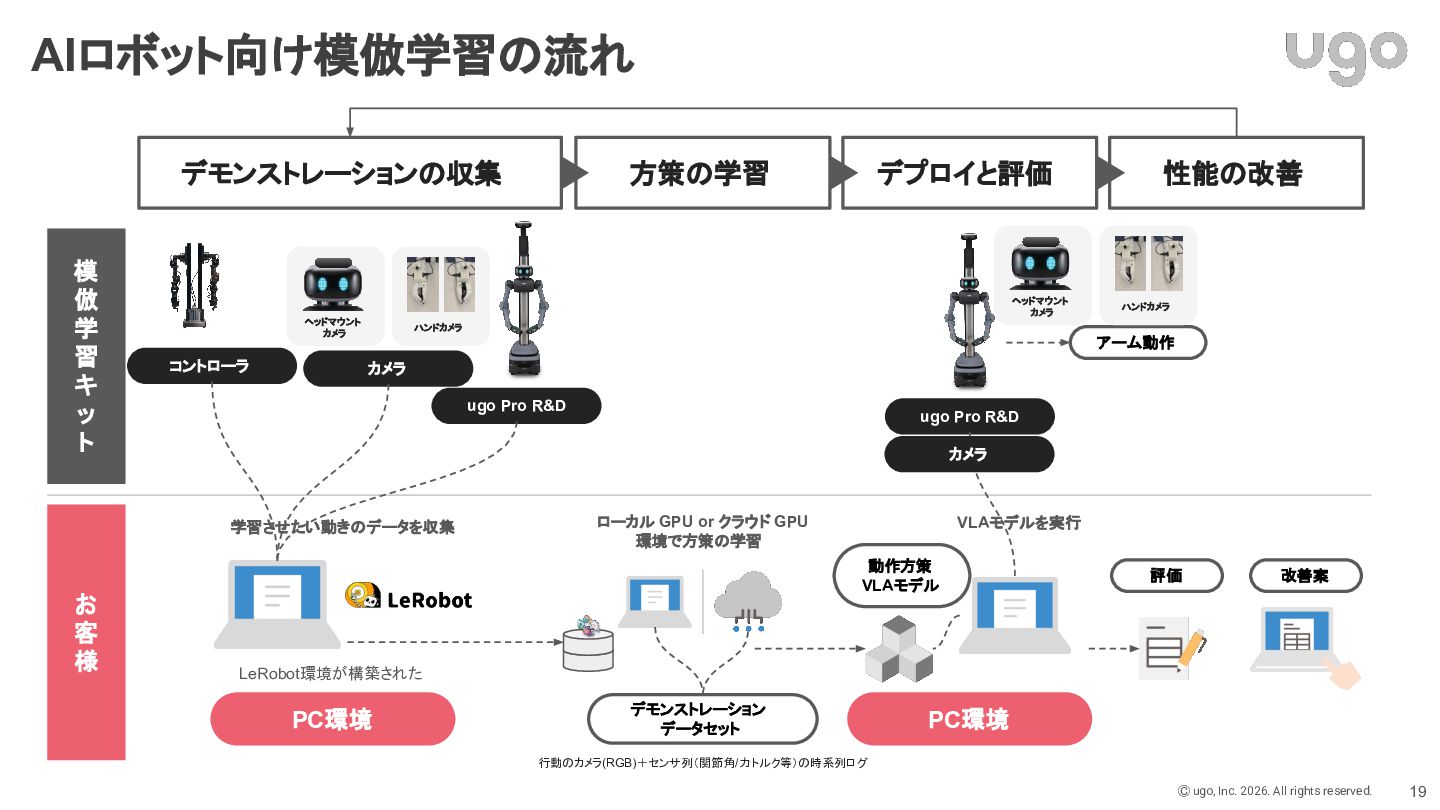
AIロボット向け模倣学習の流れ デモンストレーションの収集 模 倣 学 習 キ ッ ト 性能の改善
ハンドカメラ ハンドカメラ アーム動作 カメラ ugo Pro R&D ugo Pro R&D カメラ 学習させたい動きのデータを収集 お 客 様 デプロイと評価 ヘッドマウント カメラ ヘッドマウント カメラ コントローラ 方策の学習 ローカル GPU or クラウド GPU 環境で方策の学習 VLAモデルを実行 動作方策 VLAモデル 評価 改善案 LeRobot環境が構築された PC環境 デモンストレーション データセット PC環境 行動のカメラ(RGB)+センサ列(関節角/力トルク等)の時系列ログ Ⓒ ugo, Inc. 2026. All rights reserved. 19
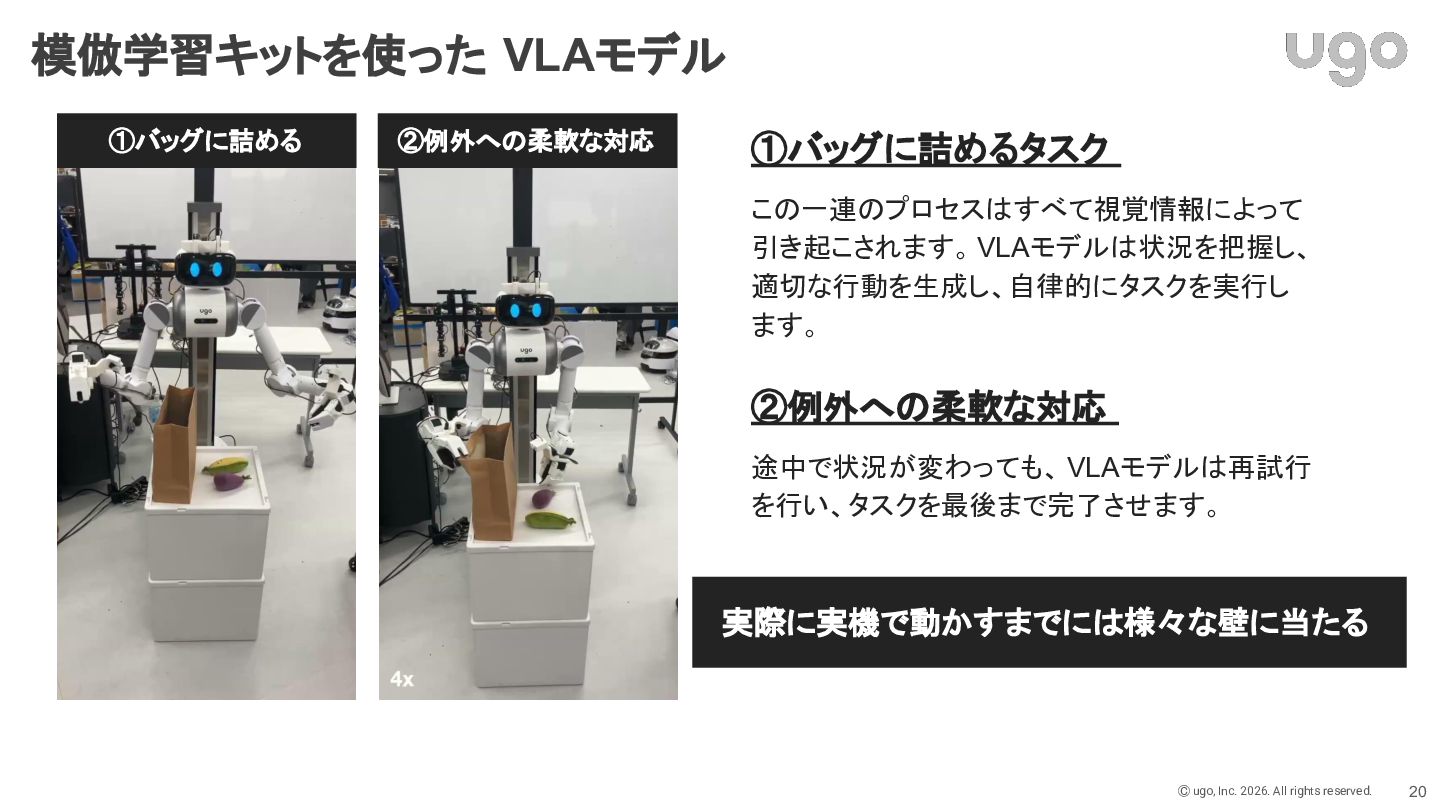
模倣学習キットを使った VLAモデル ①バッグに詰める ②例外への柔軟な対応 ①バッグに詰めるタスク この一連のプロセスはすべて視覚情報によって 引き起こされます。 VLAモデルは状況を把握し、 適切な行動を生成し、自律的にタスクを実行し ます。
②例外への柔軟な対応 途中で状況が変わっても、 VLAモデルは再試行 を行い、タスクを最後まで完了させます。 実際に実機で動かすまでには様々な壁に当たる Ⓒ ugo, Inc. 2026. All rights reserved. 20
CHAPTER 05 Physical AIを実装するための HW要件 Ⓒ ugo, Inc. 2026. All
rights reserved.
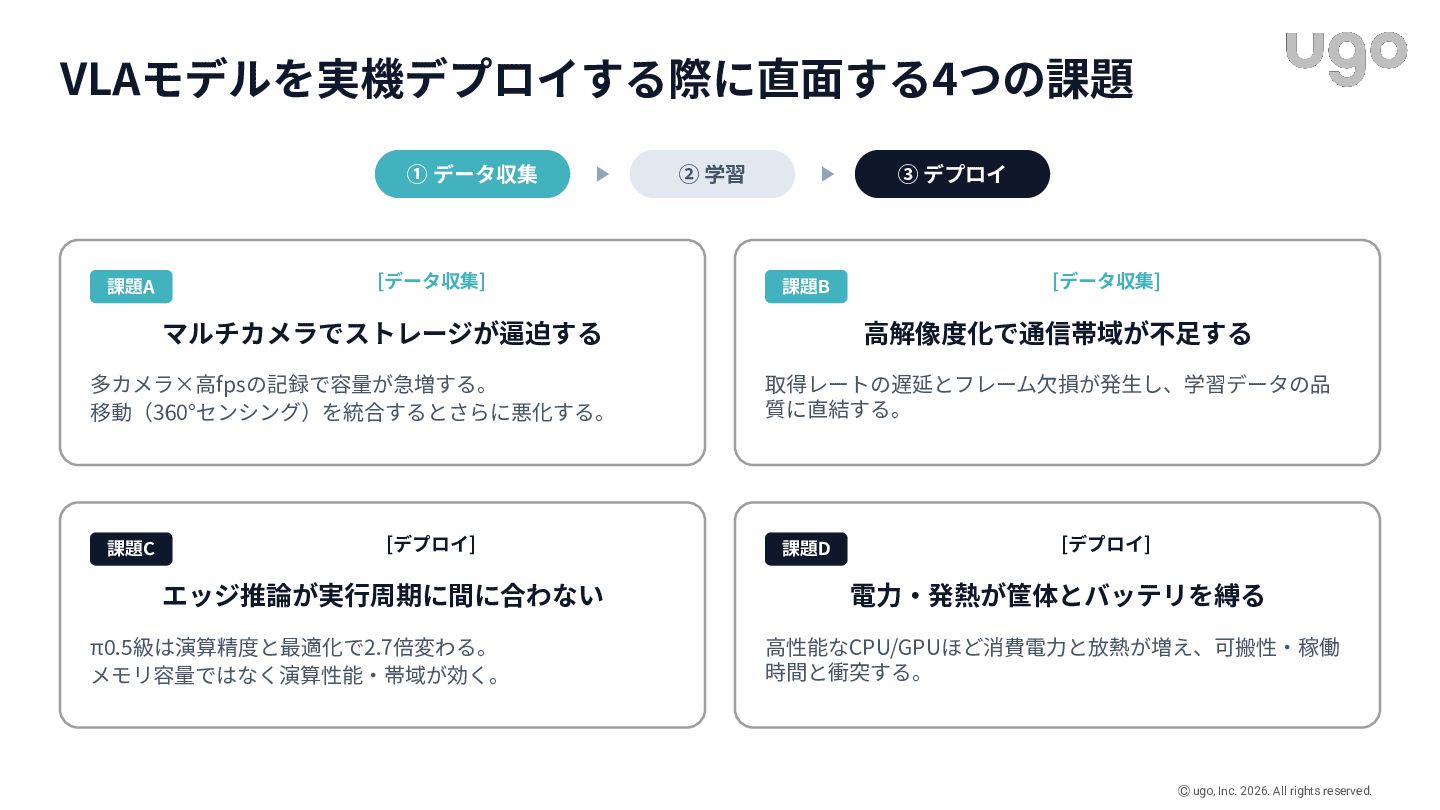
VLAモデルを実機デプロイする際に直⾯する4つの課題 ① データ収集 課題A [データ収集] ② 学習 ③ デプロイ 課題B
マルチカメラでストレージが逼迫する 多カメラ×⾼fpsの記録で容量が急増する。 移動(360°センシング)を統合するとさらに悪化する。 課題C [デプロイ] エッジ推論が実⾏周期に間に合わない π0.5級は演算精度と最適化で2.7倍変わる。 メモリ容量ではなく演算性能‧帯域が効く。 [データ収集] ⾼解像度化で通信帯域が不⾜する 取得レートの遅延とフレーム⽋損が発⽣し、学習データの品 質に直結する。 課題D [デプロイ] 電⼒‧発熱が筐体とバッテリを縛る ⾼性能なCPU/GPUほど消費電⼒と放熱が増え、可搬性‧稼働 時間と衝突する。 Ⓒ ugo, Inc. 2026. All rights reserved.
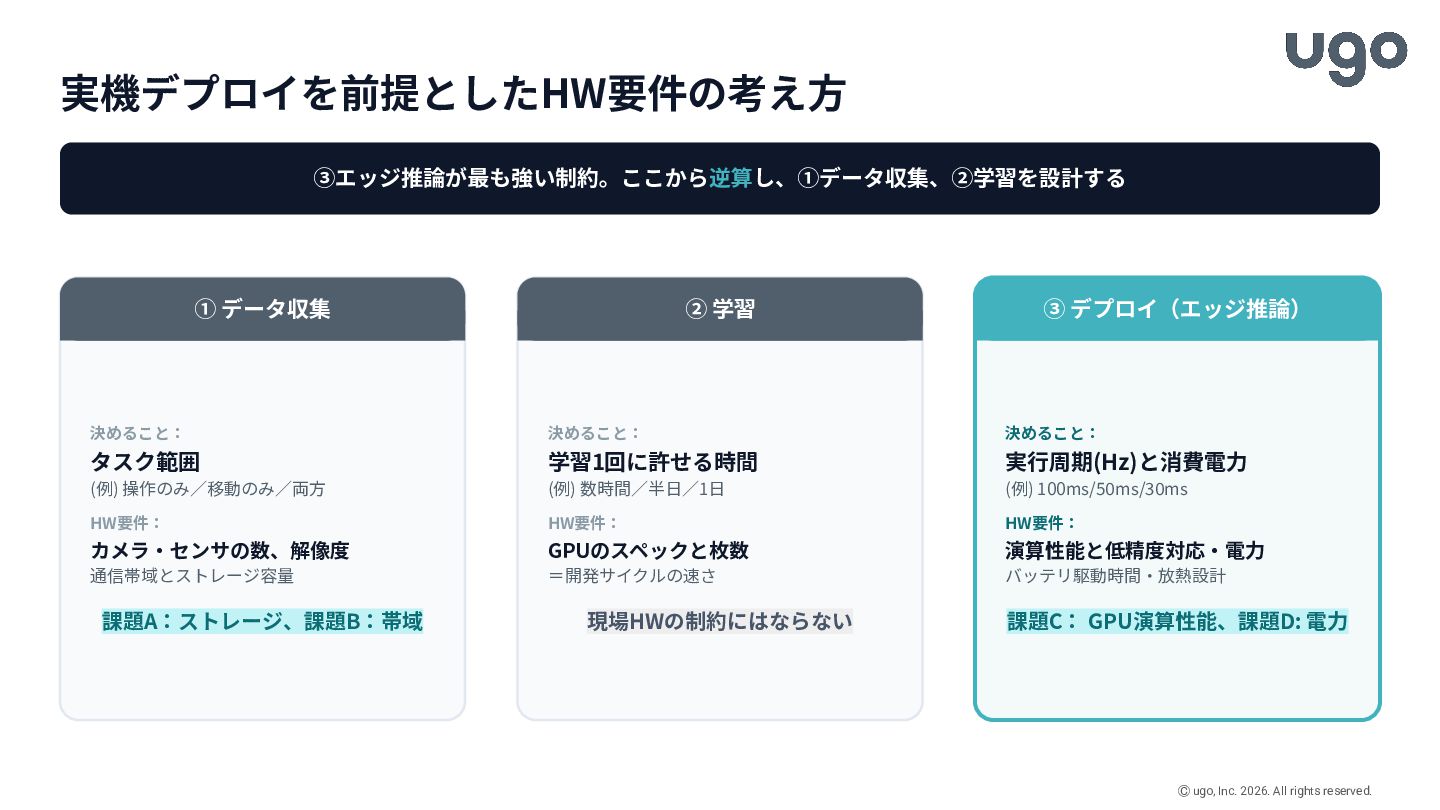
実機デプロイを前提としたHW要件の考え⽅ ③エッジ推論が最も強い制約。ここから逆算し、①データ収集、②学習を設計する ① データ収集 ② 学習 ③ デプロイ(エッジ推論) 決めること: 決めること:
決めること: タスク範囲 学習1回に許せる時間 実⾏周期(Hz)と消費電⼒ (例) 操作のみ∕移動のみ∕両⽅ (例) 数時間∕半⽇∕1⽇ (例) 100ms/50ms/30ms HW要件: HW要件: HW要件: カメラ‧センサの数、解像度 GPUのスペックと枚数 演算性能と低精度対応‧電⼒ 通信帯域とストレージ容量 =開発サイクルの速さ バッテリ駆動時間‧放熱設計 課題A:ストレージ、課題B:帯域 現場HWの制約にはならない 課題C: GPU演算性能、課題D: 電⼒ Ⓒ ugo, Inc. 2026. All rights reserved.
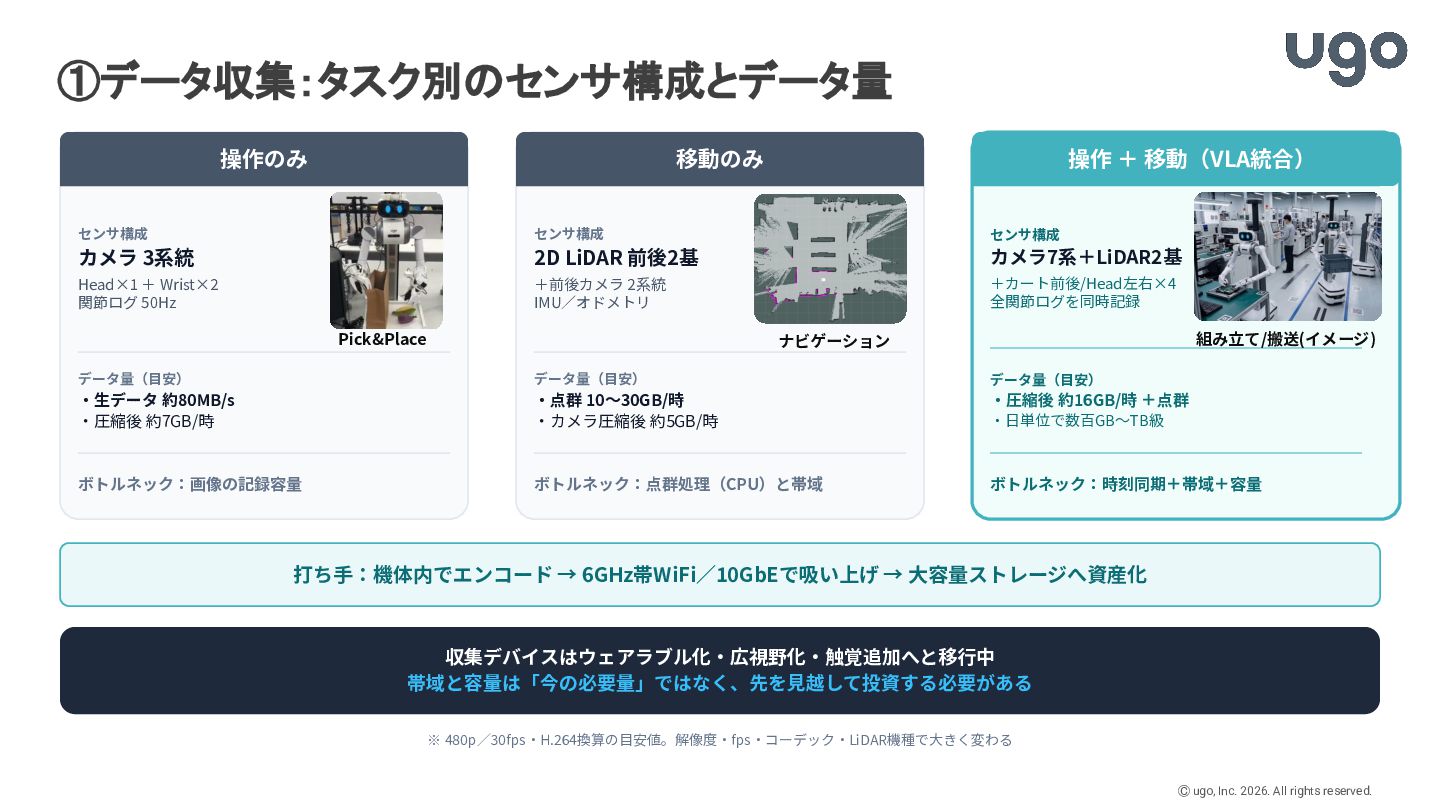
①データ収集:タスク別のセンサ構成とデータ量 操作のみ 移動のみ 操作 + 移動(VLA統合) センサ構成 センサ構成 センサ構成 カメラ
3系統 2D LiDAR 前後2基 カメラ7系+LiDAR2基 Head×1 + Wrist×2 関節ログ 50Hz +前後カメラ 2系統 IMU∕オドメトリ +カート前後/Head左右×4 全関節ログを同時記録 Pick&Place 組み⽴て/搬送(イメージ) ナビゲーション データ量(⽬安) データ量(⽬安) データ量(⽬安) ‧⽣データ 約80MB/s ‧圧縮後 約7GB/時 ‧点群 10〜30GB/時 ‧カメラ圧縮後 約5GB/時 ‧圧縮後 約16GB/時 +点群 ボトルネック:画像の記録容量 ボトルネック:点群処理(CPU)と帯域 ボトルネック:時刻同期+帯域+容量 ‧⽇単位で数百GB〜TB級 打ち⼿:機体内でエンコード → 6GHz帯WiFi∕10GbEで吸い上げ → ⼤容量ストレージへ資産化 収集デバイスはウェアラブル化‧広視野化‧触覚追加へと移⾏中 帯域と容量は「今の必要量」ではなく、先を⾒越して投資する必要がある ※ 480p∕30fps‧H.264換算の⽬安値。解像度‧fps‧コーデック‧LiDAR機種で⼤きく変わる Ⓒ ugo, Inc. 2026. All rights reserved.
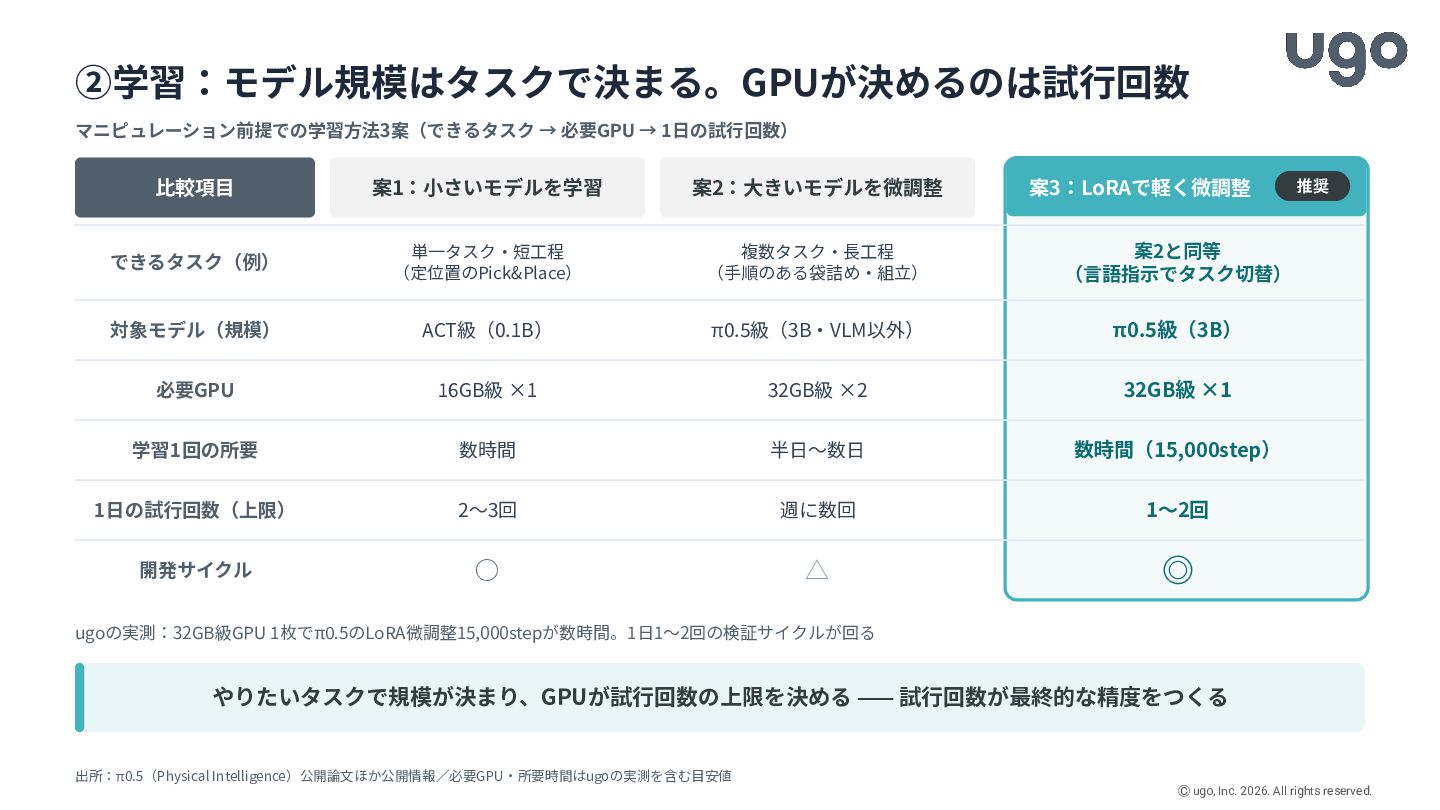
②学習:モデル規模はタスクで決まる。GPUが決めるのは試⾏回数 マニピュレーション前提での学習⽅法3案(できるタスク → 必要GPU → 1⽇の試⾏回数) ⽐較項⽬ 案1:⼩さいモデルを学習 案2:⼤きいモデルを微調整 案3:LoRAで軽く微調整
できるタスク(例) 単⼀タスク‧短⼯程 (定位置のPick&Place) 複数タスク‧⻑⼯程 (⼿順のある袋詰め‧組⽴) 案2と同等 (⾔語指⽰でタスク切替) 対象モデル(規模) ACT級(0.1B) π0.5級(3B‧VLM以外) π0.5級(3B) 必要GPU 16GB級 ×1 32GB級 ×2 32GB級 ×1 学習1回の所要 数時間 半⽇〜数⽇ 数時間(15,000step) 1⽇の試⾏回数(上限) 2〜3回 週に数回 1〜2回 開発サイクル ◦ △ ◎ 推奨 ugoの実測:32GB級GPU 1枚でπ0.5のLoRA微調整15,000stepが数時間。1⽇1〜2回の検証サイクルが回る やりたいタスクで規模が決まり、GPUが試⾏回数の上限を決める ⸺ 試⾏回数が最終的な精度をつくる 出所:π0.5(Physical Intelligence)公開論⽂ほか公開情報∕必要GPU‧所要時間はugoの実測を含む⽬安値 Ⓒ ugo, Inc. 2026. All rights reserved.
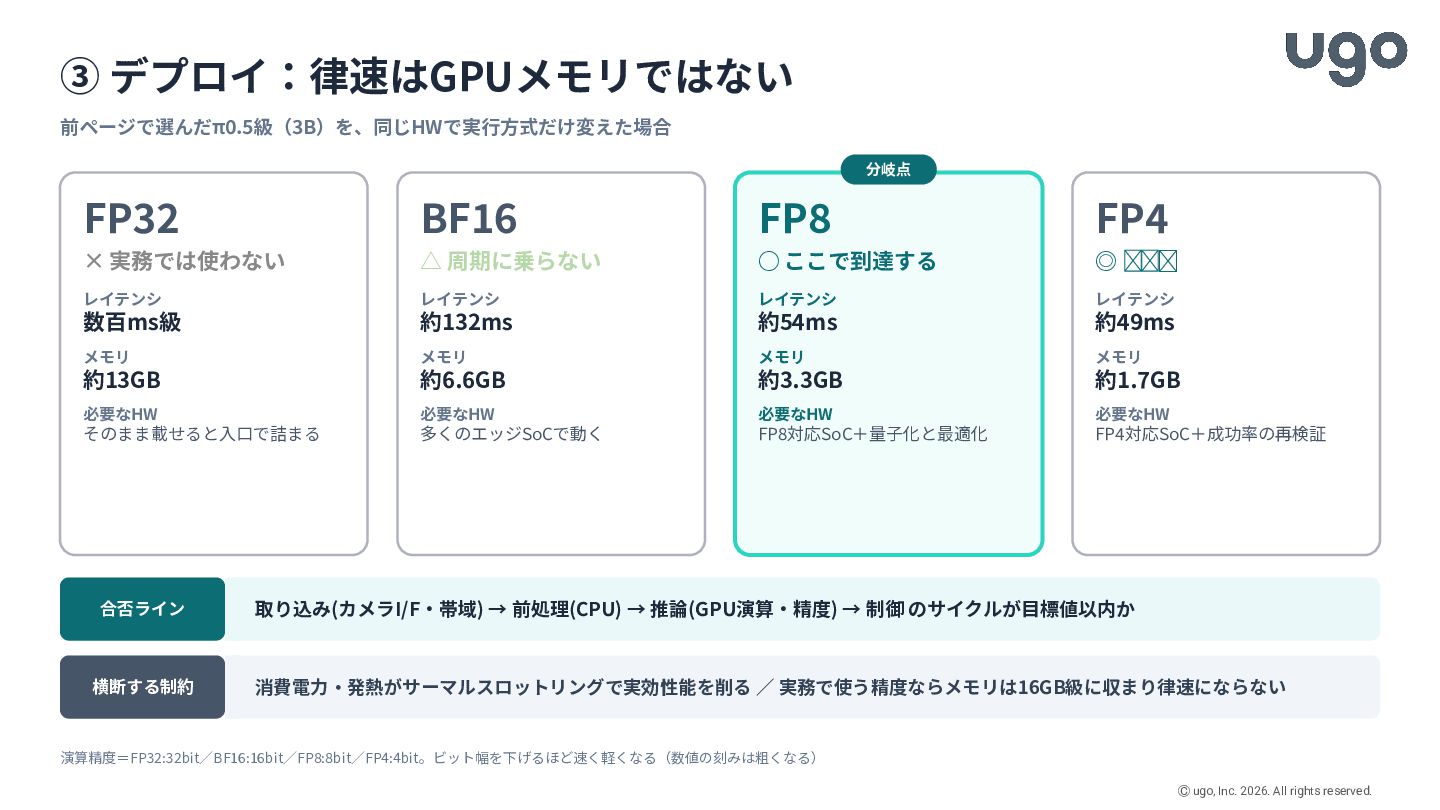
③ デプロイ:律速はGPUメモリではない 前ページで選んだπ0.5級(3B)を、同じHWで実⾏⽅式だけ変えた場合 分岐点 FP32 BF16 FP8 FP4 × 実務では使わない
△ 周期に乗らない ◦ ここで到達する ◎ 余裕が出る レイテンシ レイテンシ レイテンシ レイテンシ 数百ms級 約132ms 約54ms 約49ms メモリ メモリ メモリ メモリ 約13GB 約6.6GB 約3.3GB 約1.7GB 必要なHW 必要なHW 必要なHW 必要なHW そのまま載せると⼊⼝で詰まる 多くのエッジSoCで動く FP8対応SoC+量⼦化と最適化 FP4対応SoC+成功率の再検証 合否ライン 取り込み(カメラI/F‧帯域) → 前処理(CPU) → 推論(GPU演算‧精度) → 制御 のサイクルが⽬標値以内か 横断する制約 消費電⼒‧発熱がサーマルスロットリングで実効性能を削る ∕ 実務で使う精度ならメモリは16GB級に収まり律速にならない 演算精度=FP32:32bit∕BF16:16bit∕FP8:8bit∕FP4:4bit。ビット幅を下げるほど速く軽くなる(数値の刻みは粗くなる) Ⓒ ugo, Inc. 2026. All rights reserved.
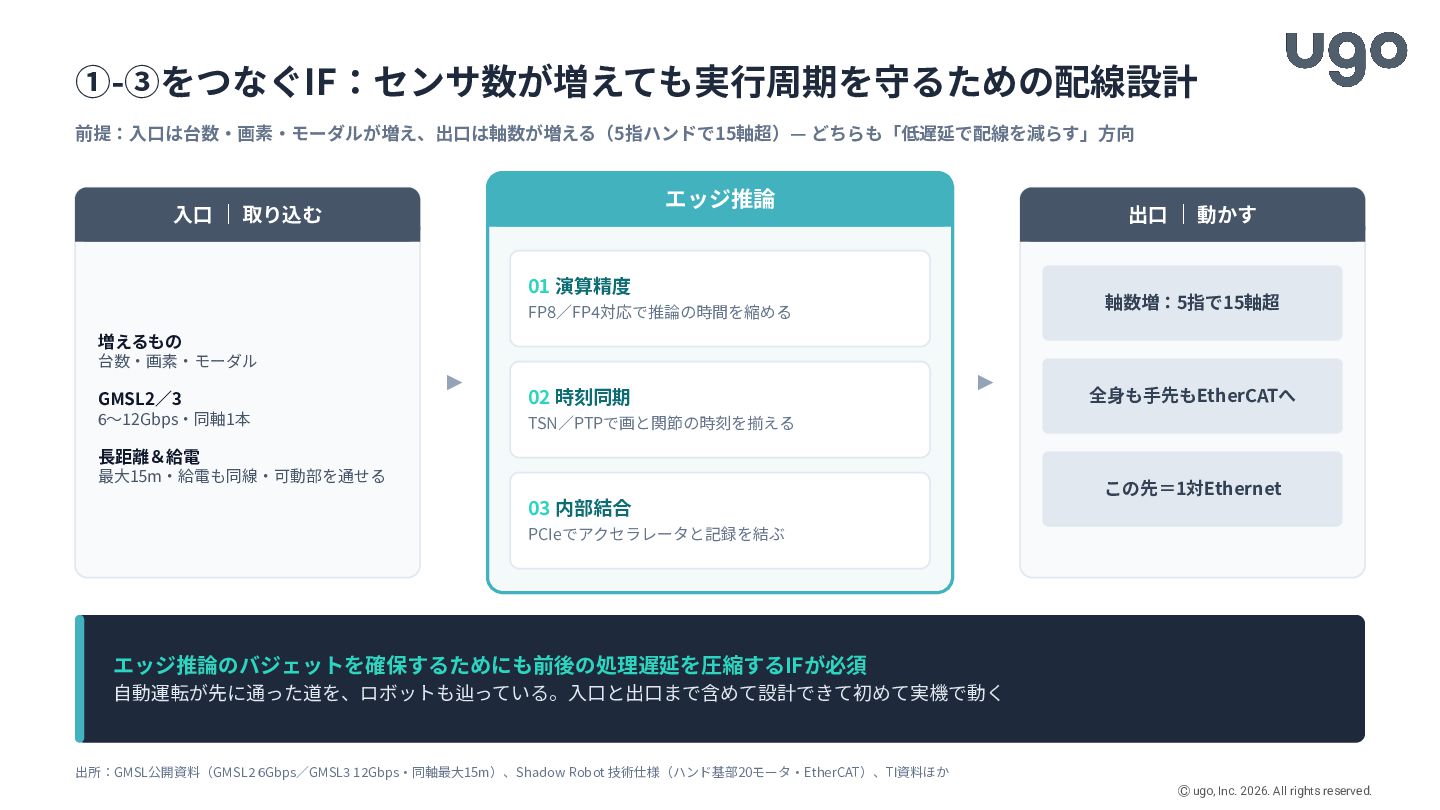
①-③をつなぐIF:センサ数が増えても実⾏周期を守るための配線設計 前提:⼊⼝は台数‧画素‧モーダルが増え、出⼝は軸数が増える(5指ハンドで15軸超)— どちらも「低遅延で配線を減らす」⽅向 エッジ推論 ⼊⼝ | 取り込む 01 演算精度 FP8∕FP4対応で推論の時間を縮める
出⼝ | 動かす 軸数増:5指で15軸超 増えるもの 台数‧画素‧モーダル GMSL2∕3 02 時刻同期 6〜12Gbps‧同軸1本 TSN∕PTPで画と関節の時刻を揃える 全⾝も⼿先もEtherCATへ ⻑距離&給電 最⼤15m‧給電も同線‧可動部を通せる この先=1対Ethernet 03 内部結合 PCIeでアクセラレータと記録を結ぶ エッジ推論のバジェットを確保するためにも前後の処理遅延を圧縮するIFが必須 ⾃動運転が先に通った道を、ロボットも辿っている。⼊⼝と出⼝まで含めて設計できて初めて実機で動く 出所:GMSL公開資料(GMSL2 6Gbps∕GMSL3 12Gbps‧同軸最⼤15m)、Shadow Robot 技術仕様(ハンド基部20モータ‧EtherCAT)、TI資料ほか Ⓒ ugo, Inc. 2026. All rights reserved.
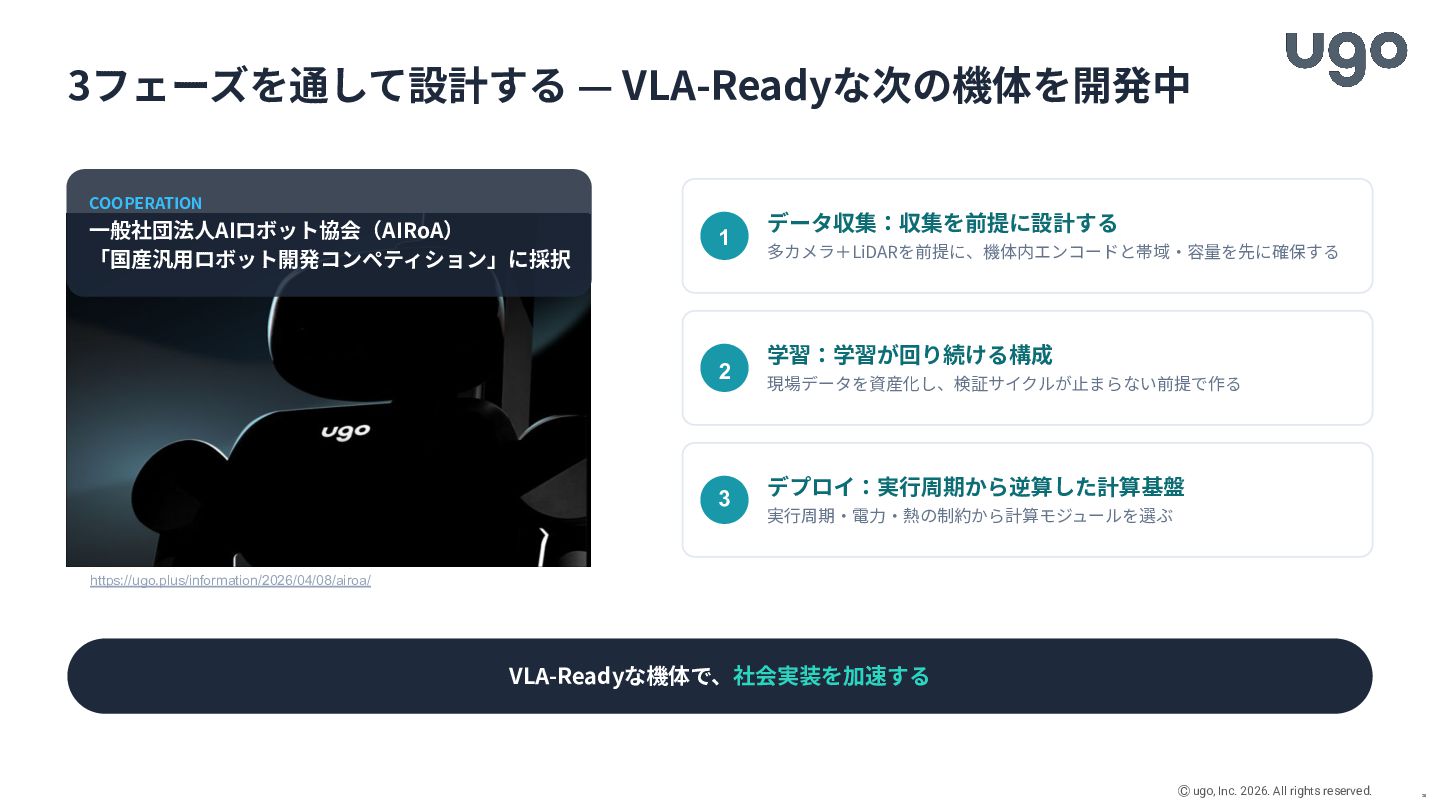
3フェーズを通して設計する — VLA-Readyな次の機体を開発中 COOPERATION ⼀般社団法⼈AIロボット協会(AIRoA) 「国産汎⽤ロボット開発コンペティション」に採択 1 2 3 データ収集:収集を前提に設計する
多カメラ+LiDARを前提に、機体内エンコードと帯域‧容量を先に確保する 学習:学習が回り続ける構成 現場データを資産化し、検証サイクルが⽌まらない前提で作る デプロイ:実⾏周期から逆算した計算基盤 実⾏周期‧電⼒‧熱の制約から計算モジュールを選ぶ https://ugo.plus/information/2026/04/08/airoa/ VLA-Readyな機体で、社会実装を加速する Ⓒ ugo, Inc. 2026. All rights reserved. 28
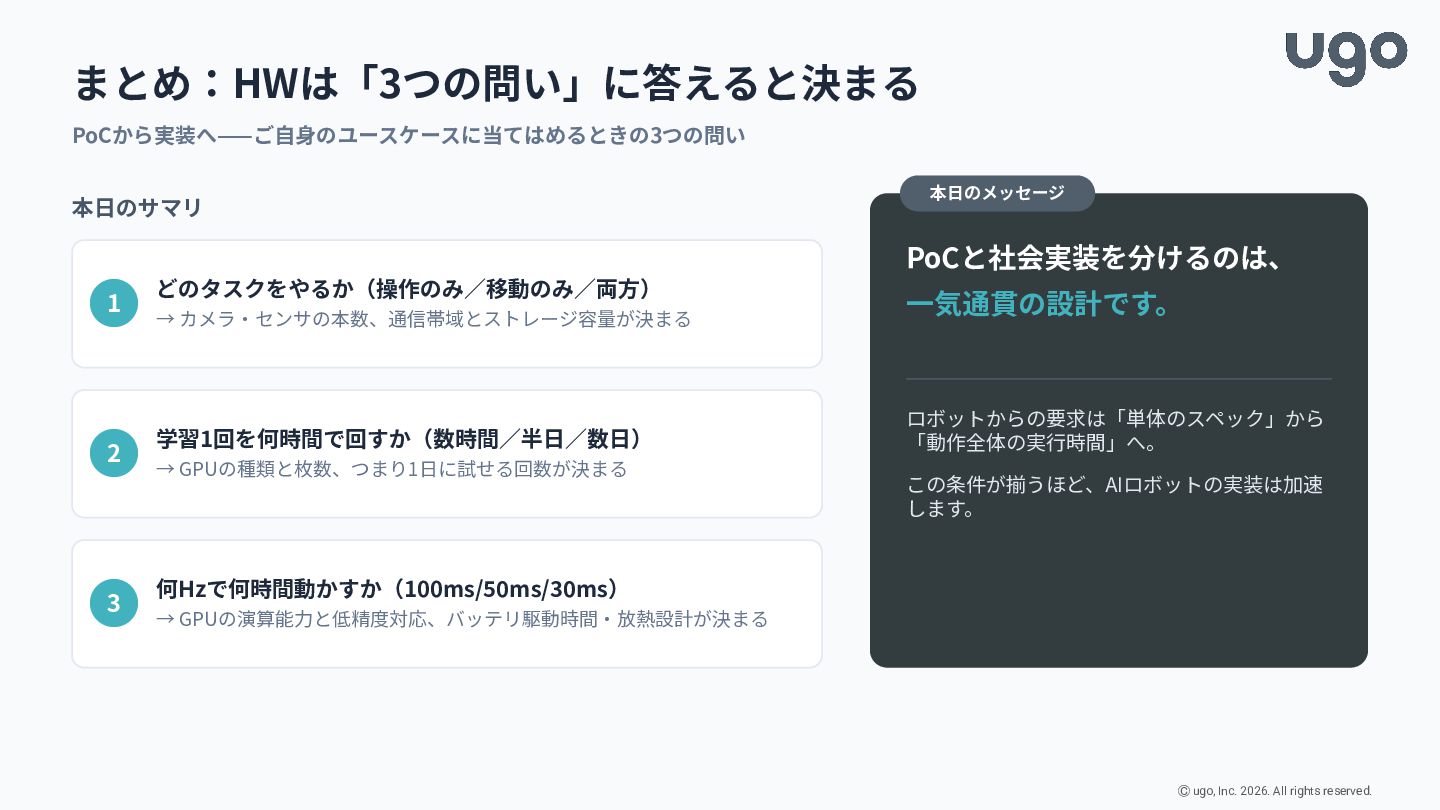
まとめ:HWは「3つの問い」に答えると決まる PoCから実装へ⸺ご⾃⾝のユースケースに当てはめるときの3つの問い 本⽇のサマリ 本⽇のメッセージ PoCと社会実装を分けるのは、 1 2 3 どのタスクをやるか(操作のみ∕移動のみ∕両⽅) →
カメラ‧センサの本数、通信帯域とストレージ容量が決まる 学習1回を何時間で回すか(数時間∕半⽇∕数⽇) → GPUの種類と枚数、つまり1⽇に試せる回数が決まる ⼀気通貫の設計です。 ロボットからの要求は「単体のスペック」から 「動作全体の実⾏時間」へ。 この条件が揃うほど、AIロボットの実装は加速 します。 何Hzで何時間動かすか(100ms/50ms/30ms) → GPUの演算能⼒と低精度対応、バッテリ駆動時間‧放熱設計が決まる Ⓒ ugo, Inc. 2026. All rights reserved.
SCALE-OUT HUMAN POSSIBILITY Ⓡ Ⓒ ugo, Inc. 2026. All rights
reserved.


 bengo4com
 namiki64
 takanorip
 gionn
 pfn
 takahashim
 jyouryuusui
 nealle
 kworkdev
 yu23ki14
 jozono
 glaforge
 helenjbeal
 bkeepers
 reverentgeek
 lfama
 trishagee
 jct
 techseoconnect
 tmiket
 akosma
 bcantrill
 skipperchong
 soudai