Share
Embed

Transcript
45 slides
-
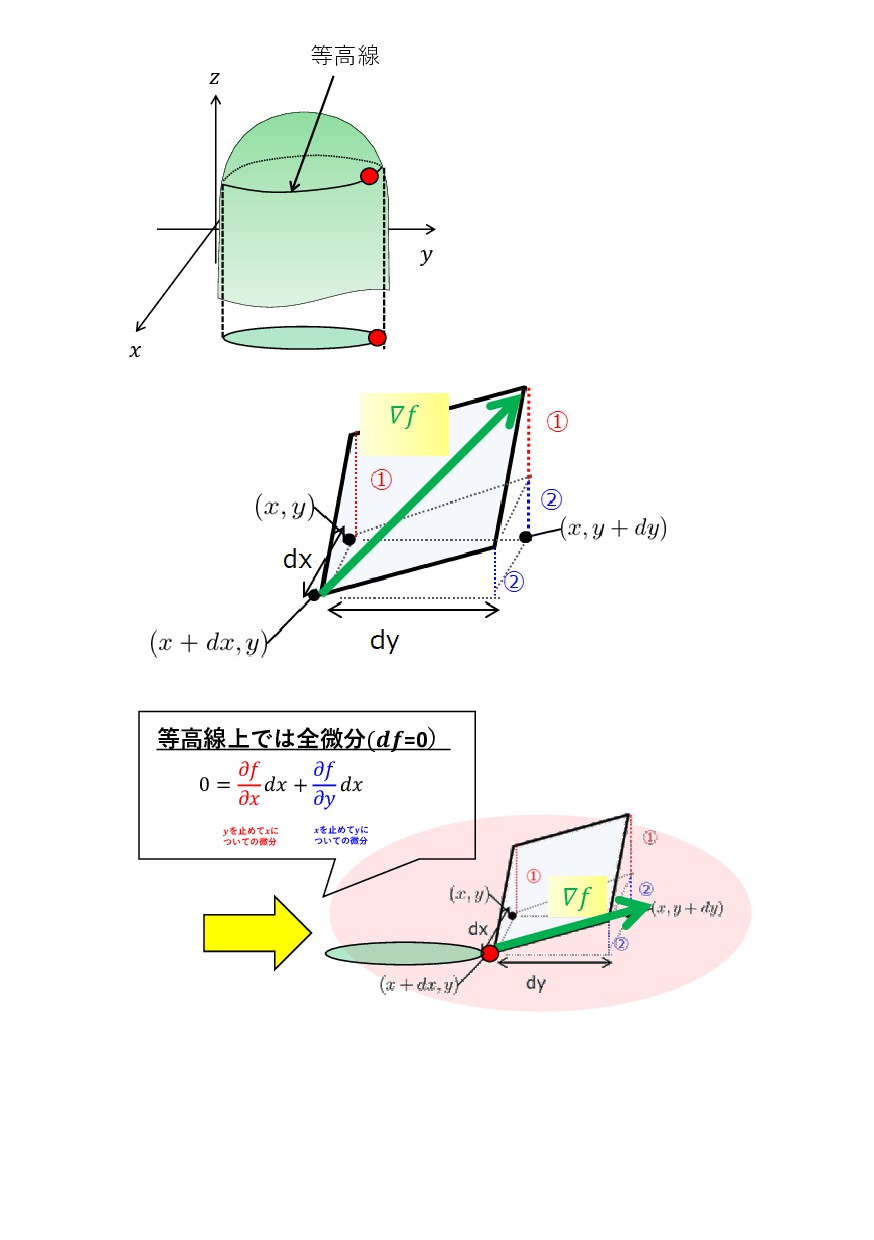
𝛻𝑓 𝛻𝑓 𝑥 𝑦 𝑧 等高線 等高線上では全微分(𝒅𝒇=0) 0 = 𝜕𝑓
𝜕𝑥 𝑑𝑥 + 𝜕𝑓 𝜕𝑦 𝑑𝑥 𝒚を止めて𝒙に ついての微分 𝒙を止めて𝐲に ついての微分 -
ϕΫτϧղੳೖ — ॳֶऀͷͨΊޯ grad, ൃࢄ div, ճస rot — ʦஶʧӉʹೖͬͨΧϚΩϦ
2021 5 ݄ 12 ɹ ver 1.0 -
·͕͖͑ / ͡Ίʹ ຊهࣄͰφϒϥԋࢉࢠΛͬͨͱͯॏཁͳʮޯ gradʯ ʮൃࢄ divʯ ʮճస rotʯ ʹ͍ͭͯͷղઆΛߦ͍·͢ɻॳֶऀ͕ҎԼΛݟͯʮԿͩ͜ΕʁʯͱͳΒͳ͍ͨΊͷ
ষͰ͢ɻ • ޯɿgrad f(∇ f) • ൃࢄɿdiv v or ∇ · v • ճసɿrot v or ∇ × v ͜ΜͳํΛରʹ͍ͯ͠·͢ɻ • grad, div, rot ʹۤखҙ͕ࣝ͋Δํ • grad ,div ,rot ͷҙຯؚΊͯཧղ͍ͨ͠ํ https://takun-physics.net/4487/ – i – -
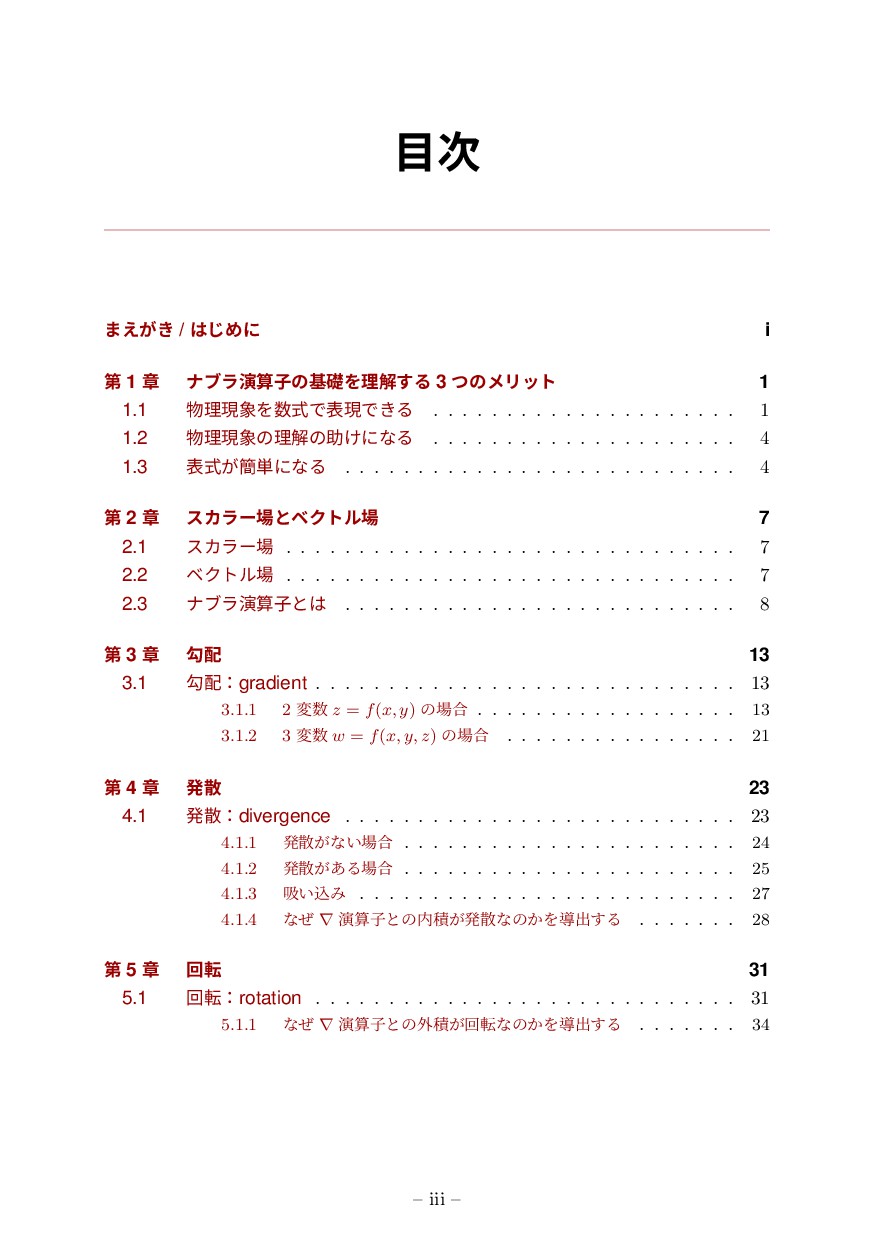
࣍ ·͕͖͑ / ͡Ίʹ i ୈ 1 ষ φϒϥԋࢉࢠͷجૅΛཧղ͢Δ 3
ͭͷϝϦοτ 1 1.1 ཧݱΛࣜͰදݱͰ͖Δ . . . . . . . . . . . . . . . . . . . . . 1 1.2 ཧݱͷཧղͷॿ͚ʹͳΔ . . . . . . . . . . . . . . . . . . . . . 4 1.3 ද͕ࣜ؆୯ʹͳΔ . . . . . . . . . . . . . . . . . . . . . . . . . . . 4 ୈ 2 ষ εΧϥʔͱϕΫτϧ 7 2.1 εΧϥʔ . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 7 2.2 ϕΫτϧ . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 7 2.3 φϒϥԋࢉࢠͱ . . . . . . . . . . . . . . . . . . . . . . . . . . . 8 ୈ 3 ষ ޯ 13 3.1 ޯɿgradient . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 13 3.1.1 2 ม z = f(x, y) ͷ߹ . . . . . . . . . . . . . . . . . . 13 3.1.2 3 ม w = f(x, y, z) ͷ߹ . . . . . . . . . . . . . . . . 21 ୈ 4 ষ ൃࢄ 23 4.1 ൃࢄɿdivergence . . . . . . . . . . . . . . . . . . . . . . . . . . . 23 4.1.1 ൃࢄ͕ͳ͍߹ . . . . . . . . . . . . . . . . . . . . . . . 24 4.1.2 ൃࢄ͕͋Δ߹ . . . . . . . . . . . . . . . . . . . . . . . 25 4.1.3 ٵ͍ࠐΈ . . . . . . . . . . . . . . . . . . . . . . . . . . 27 4.1.4 ͳͥ ∇ ԋࢉࢠͱͷੵ͕ൃࢄͳͷ͔Λಋग़͢Δ . . . . . . . 28 ୈ 5 ষ ճస 31 5.1 ճసɿrotation . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 31 5.1.1 ͳͥ ∇ ԋࢉࢠͱͷ֎ੵ͕ճసͳͷ͔Λಋग़͢Δ . . . . . . . 34 – iii – -
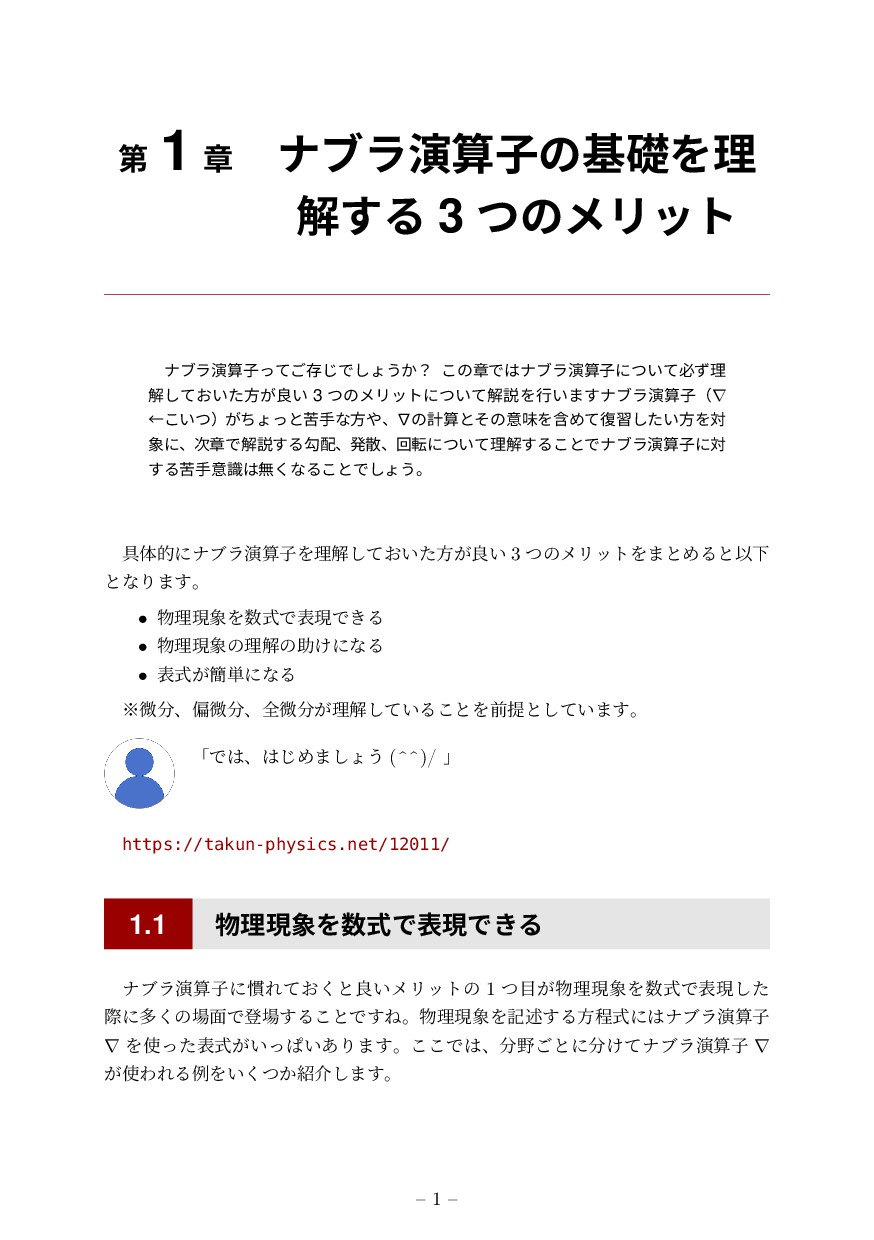
ୈ 1 ষ φϒϥԋࢉࢠͷجૅΛཧ ղ͢Δ 3 ͭͷϝϦοτ φϒϥԋࢉࢠͬͯ͝ଘ͡Ͱ͠ΐ͏͔ʁ ͜ͷষͰφϒϥԋࢉࢠʹ͍ͭͯඞͣཧ ղ͓͍ͯͨ͠ํ͕ྑ͍
3 ͭͷϝϦοτʹ͍ͭͯղઆΛߦ͍·͢φϒϥԋࢉࢠʢ∇ ˡ͍ͭ͜ʣ͕ͪΐͬͱۤखͳํɺ˸ͷܭࢉͱͦͷҙຯΛؚΊͯ෮श͍ͨ͠ํΛର ʹɺ࣍ষͰղઆ͢Δޯɺൃࢄɺճసʹ͍ͭͯཧղ͢Δ͜ͱͰφϒϥԋࢉࢠʹର ͢Δۤखҙࣝແ͘ͳΔ͜ͱͰ͠ΐ͏ɻ ۩ମతʹφϒϥԋࢉࢠΛཧղ͓͍ͯͨ͠ํ͕ྑ͍ 3 ͭͷϝϦοτΛ·ͱΊΔͱҎԼ ͱͳΓ·͢ɻ • ཧݱΛࣜͰදݱͰ͖Δ • ཧݱͷཧղͷॿ͚ʹͳΔ • ද͕ࣜ؆୯ʹͳΔ ˞ඍɺภඍɺશඍ͕ཧղ͍ͯ͠Δ͜ͱΛલఏͱ͍ͯ͠·͢ɻ ʮͰɺ͡Ί·͠ΐ͏ (^^)/ ʯ https://takun-physics.net/12011/ 1.1 ཧݱΛࣜͰදݱͰ͖Δ φϒϥԋࢉࢠʹ׳Ε͓ͯ͘ͱྑ͍ϝϦοτͷ 1 ͕ͭཧݱΛࣜͰදݱͨ͠ ࡍʹଟ͘ͷ໘Ͱొ͢Δ͜ͱͰ͢ͶɻཧݱΛهड़͢Δํఔࣜʹφϒϥԋࢉࢠ ∇ Λͬͨද͕͍ࣜͬͺ͍͋Γ·͢ɻ͜͜Ͱɺ͝ͱʹ͚ͯφϒϥԋࢉࢠ ∇ ͕ΘΕΔྫΛ͍͔ͭ͘հ͠·͢ɻ – 1 – -
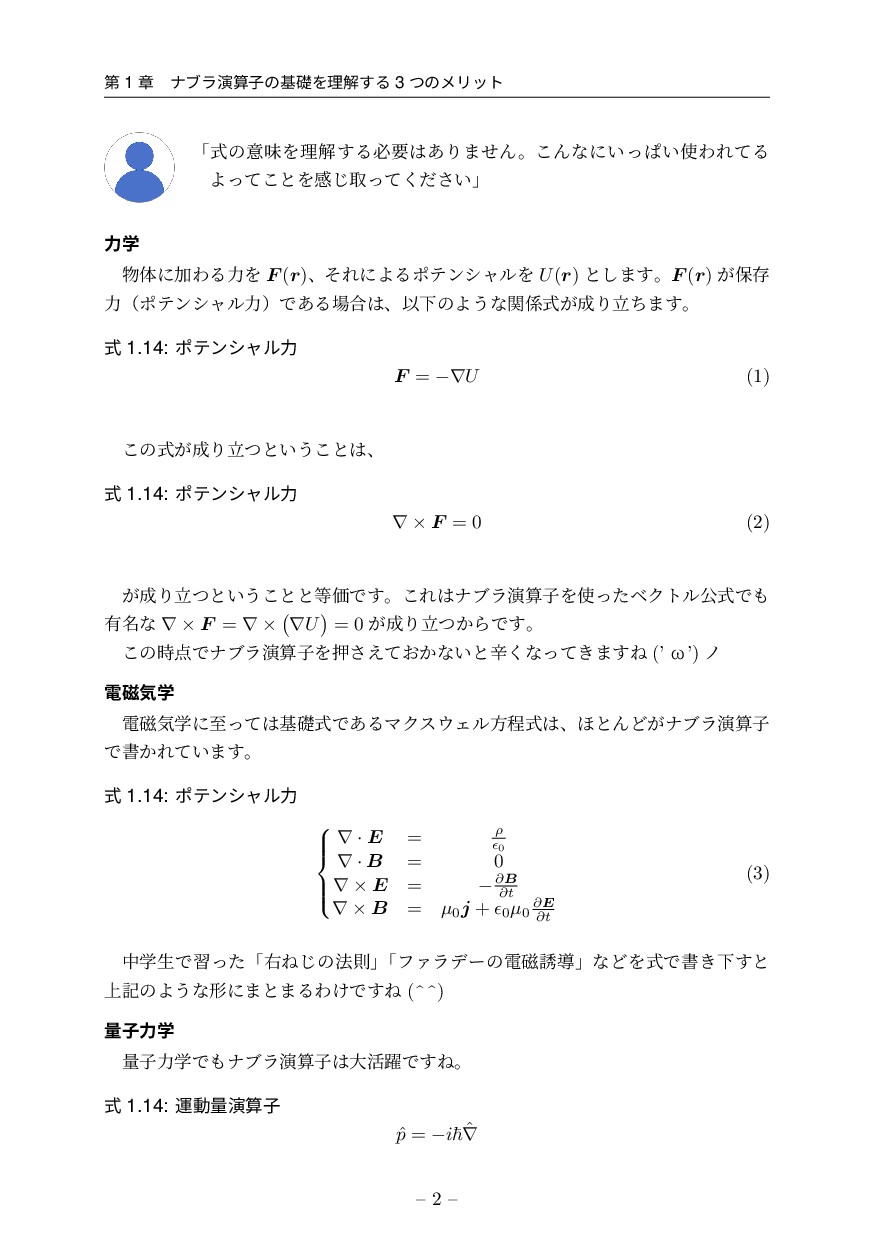
ୈ 1 ষ φϒϥԋࢉࢠͷجૅΛཧղ͢Δ 3 ͭͷϝϦοτ ʮࣜͷҙຯΛཧղ͢Δඞཁ͋Γ·ͤΜɻ͜Μͳʹ͍ͬͺ͍ΘΕͯΔ Αͬͯ͜ͱΛײ͡औ͍ͬͯͩ͘͞ʯ ྗֶ ମʹՃΘΔྗΛ
F (r)ɺͦΕʹΑΔϙςϯγϟϧΛ U(r) ͱ͠·͢ɻF (r) ͕อଘ ྗʢϙςϯγϟϧྗʣͰ͋Δ߹ɺҎԼͷΑ͏ͳ͕ؔࣜΓཱͪ·͢ɻ ࣜ 1.14: ϙςϯγϟϧྗ F = −∇U (1) ͜ͷ͕ࣜΓཱͭͱ͍͏͜ͱɺ ࣜ 1.14: ϙςϯγϟϧྗ ∇ × F = 0 (2) ͕Γཱͭͱ͍͏͜ͱͱՁͰ͢ɻ͜ΕφϒϥԋࢉࢠΛͬͨϕΫτϧެࣜͰ ༗໊ͳ ∇ × F = ∇ × ∇U = 0 ͕Γཱ͔ͭΒͰ͢ɻ ͜ͷ࣌ͰφϒϥԋࢉࢠΛԡ͓͔͑ͯ͞ͳ͍ͱਏ͘ͳ͖ͬͯ·͢Ͷ (’ Т’) ϊ ి࣓ؾֶ ి࣓ؾֶʹࢸͬͯجૅࣜͰ͋ΔϚΫεΣϧํఔࣜɺ΄ͱΜͲ͕φϒϥԋࢉࢠ Ͱॻ͔Ε͍ͯ·͢ɻ ࣜ 1.14: ϙςϯγϟϧྗ ∇ · E = ρ ϵ0 ∇ · B = 0 ∇ × E = −∂B ∂t ∇ × B = µ0 j + ϵ0 µ0 ∂E ∂t (3) தֶੜͰशͬͨʮӈͶ͡ͷ๏ଇʯ ʮϑΝϥσʔͷి࣓༠ಋʯͳͲΛࣜͰॻ͖Լ͢ͱ ্هͷΑ͏ͳܗʹ·ͱ·ΔΘ͚Ͱ͢Ͷ (^^) ྔࢠྗֶ ྔࢠྗֶͰφϒϥԋࢉࢠେ׆༂Ͱ͢Ͷɻ ࣜ 1.14: ӡಈྔԋࢉࢠ ˆ p = −iℏ ˆ ∇ – 2 – -
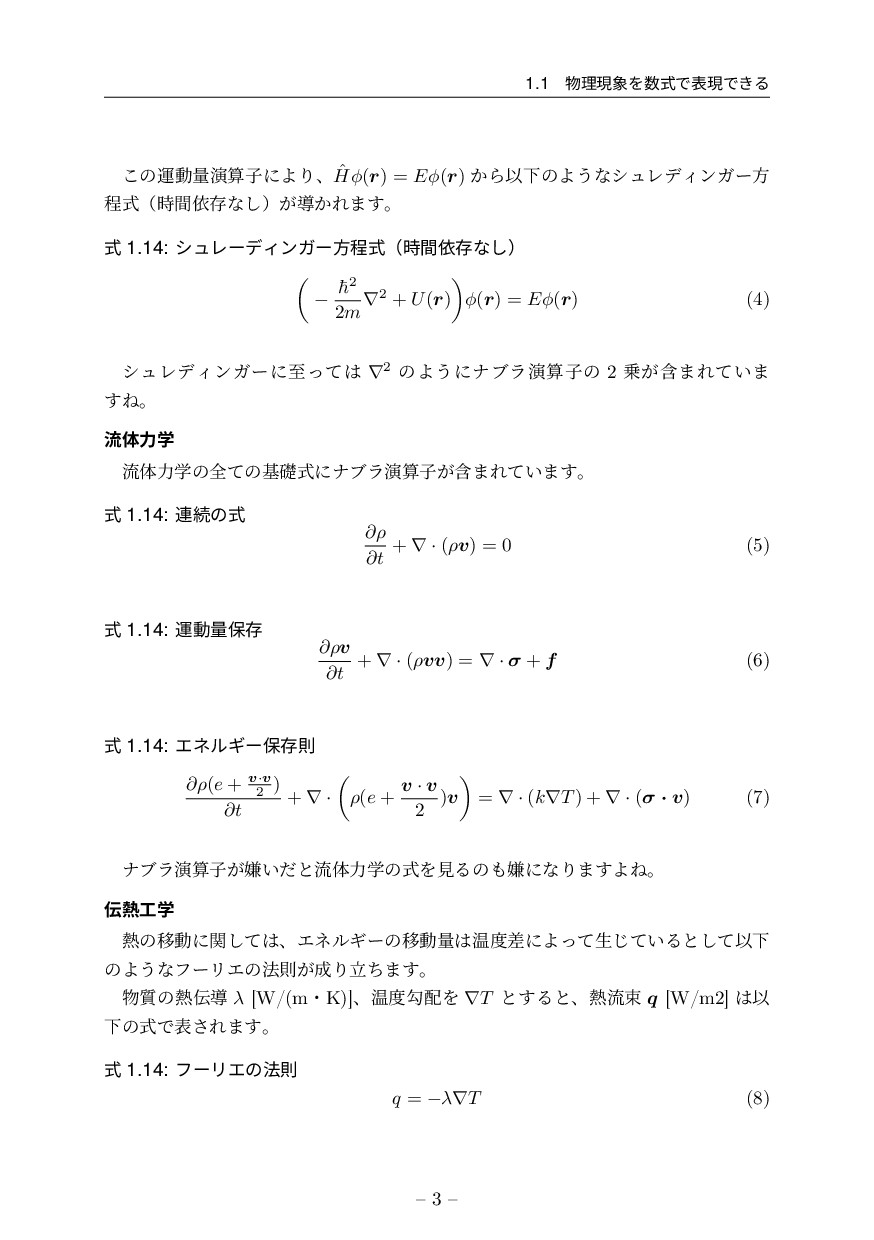
1.1 ཧݱΛࣜͰදݱͰ͖Δ ͜ͷӡಈྔԋࢉࢠʹΑΓɺ ˆ Hϕ(r) = Eϕ(r) ͔ΒҎԼͷΑ͏ͳγϡϨσΟϯΨʔํ ఔࣜʢ࣌ؒґଘͳ͠ʣ͕ಋ͔Ε·͢ɻ ࣜ
1.14: γϡϨʔσΟϯΨʔํఔࣜʢ࣌ؒґଘͳ͠ʣ − ℏ2 2m ∇2 + U(r) ϕ(r) = Eϕ(r) (4) γϡϨσΟϯΨʔʹࢸͬͯ ∇2 ͷΑ͏ʹφϒϥԋࢉࢠͷ 2 ؚ͕·Ε͍ͯ· ͢Ͷɻ ྲྀମྗֶ ྲྀମྗֶͷશͯͷجૅࣜʹφϒϥԋࢉࢠؚ͕·Ε͍ͯ·͢ɻ ࣜ 1.14: ࿈ଓͷࣜ ∂ρ ∂t + ∇ · (ρv) = 0 (5) ࣜ 1.14: ӡಈྔอଘ ∂ρv ∂t + ∇ · (ρvv) = ∇ · σ + f (6) ࣜ 1.14: ΤωϧΪʔอଘଇ ∂ρ(e + v·v 2 ) ∂t + ∇ · ρ(e + v · v 2 )v = ∇ · (k∇T) + ∇ · (σ · v) (7) φϒϥԋࢉࢠ͕ݏ͍ͩͱྲྀମྗֶͷࣜΛݟΔͷݏʹͳΓ·͢ΑͶɻ ֶ ͷҠಈʹؔͯ͠ɺΤωϧΪʔͷҠಈྔԹࠩʹΑͬͯੜ͍ͯ͡Δͱͯ͠ҎԼ ͷΑ͏ͳϑʔϦΤͷ๏ଇ͕Γཱͪ·͢ɻ ࣭ͷಋ λ [W/(mɾK)]ɺԹޯΛ ∇T ͱ͢Δͱɺྲྀଋ q [W/m2] Ҏ ԼͷࣜͰද͞Ε·͢ɻ ࣜ 1.14: ϑʔϦΤͷ๏ଇ q = −λ∇T (8) – 3 – -
ୈ 1 ষ φϒϥԋࢉࢠͷجૅΛཧղ͢Δ 3 ͭͷϝϦοτ ͜ΕಋʹΑͬͯੜ͡ΔྲྀଋΛදͨࣜ͠Ͱ͢ɻ ͜ͷΑ͏ʹ ∇ Λͬͨཧݱͷجૅࣜଟ͘ݟΒΕ·͢ɻཧݱͷجૅࣜࣗ
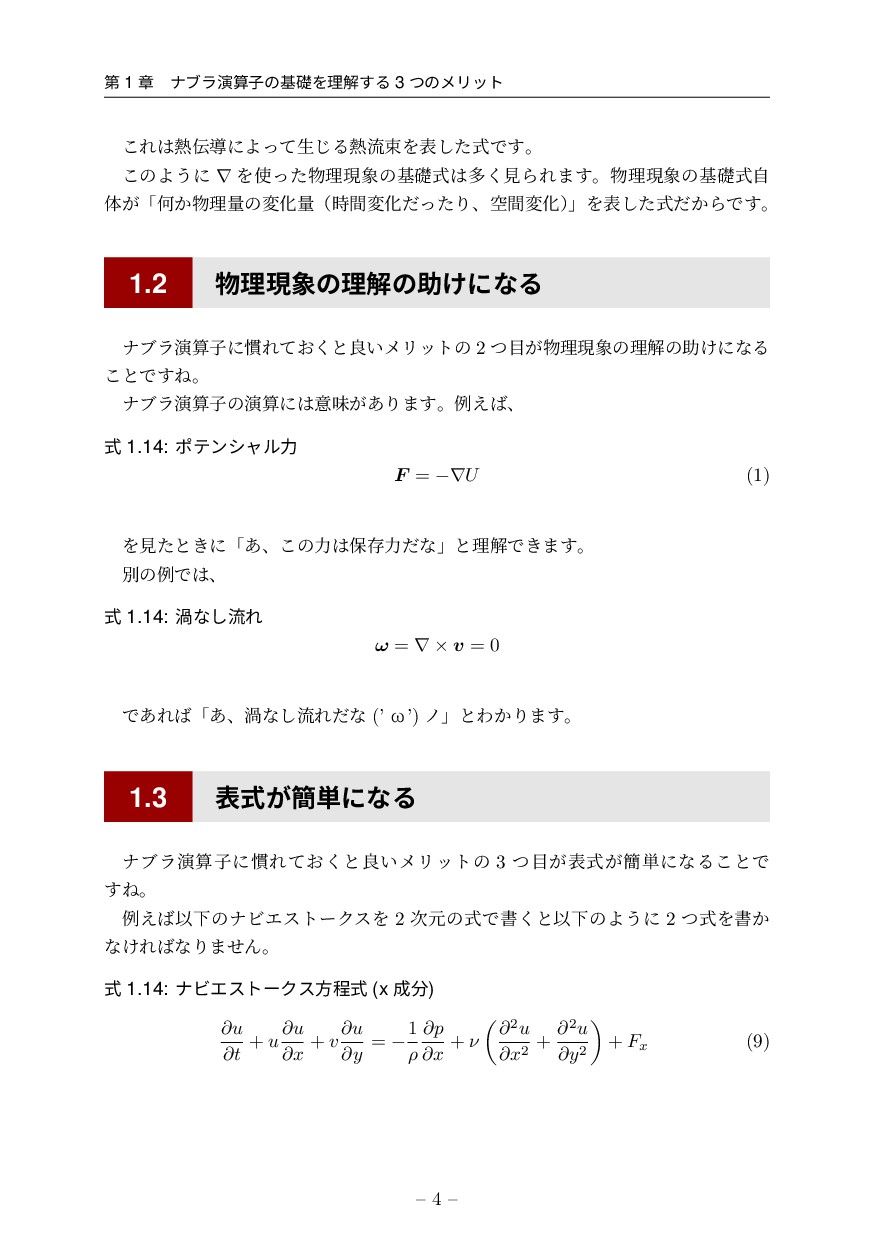
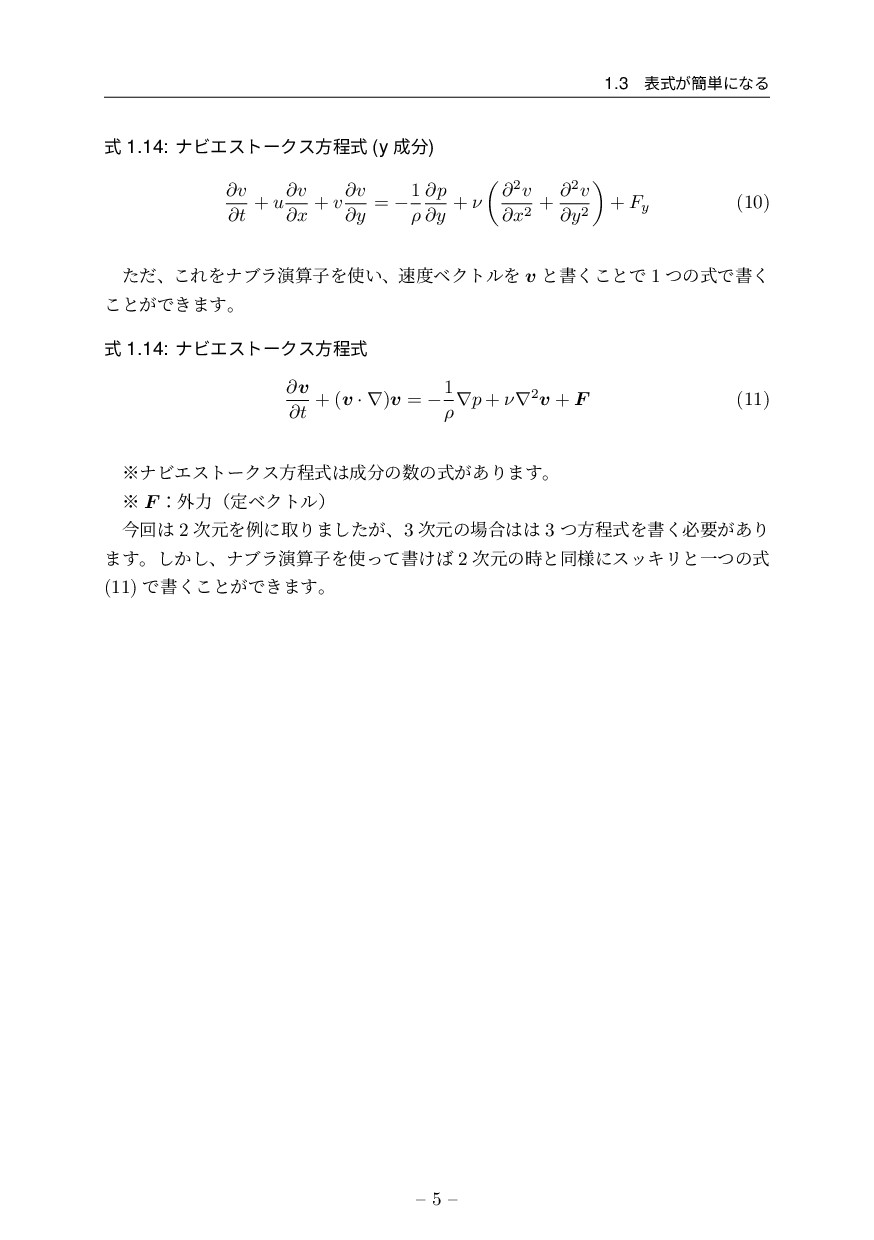
ମ͕ʮԿ͔ཧྔͷมԽྔʢ࣌ؒมԽͩͬͨΓɺۭؒมԽʣ ʯΛද͔ͨࣜͩ͠ΒͰ͢ɻ 1.2 ཧݱͷཧղͷॿ͚ʹͳΔ φϒϥԋࢉࢠʹ׳Ε͓ͯ͘ͱྑ͍ϝϦοτͷ 2 ͕ͭཧݱͷཧղͷॿ͚ʹͳΔ ͜ͱͰ͢Ͷɻ φϒϥԋࢉࢠͷԋࢉʹҙຯ͕͋Γ·͢ɻྫ͑ɺ ࣜ 1.14: ϙςϯγϟϧྗ F = −∇U (1) Λݟͨͱ͖ʹʮ͋ɺ͜ͷྗอଘྗͩͳʯͱཧղͰ͖·͢ɻ ผͷྫͰɺ ࣜ 1.14: Ӕͳ͠ྲྀΕ ω = ∇ × v = 0 Ͱ͋Εʮ͋ɺӔͳ͠ྲྀΕͩͳ (’ Т’) ϊʯͱΘ͔Γ·͢ɻ 1.3 ද͕ࣜ؆୯ʹͳΔ φϒϥԋࢉࢠʹ׳Ε͓ͯ͘ͱྑ͍ϝϦοτͷ 3 ͕ͭද͕ࣜ؆୯ʹͳΔ͜ͱͰ ͢Ͷɻ ྫ͑ҎԼͷφϏΤετʔΫεΛ 2 ࣍ݩͷࣜͰॻ͘ͱҎԼͷΑ͏ʹ 2 ͭࣜΛॻ͔ ͳ͚ΕͳΓ·ͤΜɻ ࣜ 1.14: φϏΤετʔΫεํఔࣜ (x ) ∂u ∂t + u ∂u ∂x + v ∂u ∂y = − 1 ρ ∂p ∂x + ν ∂2u ∂x2 + ∂2u ∂y2 + Fx (9) – 4 – -
1.3 ද͕ࣜ؆୯ʹͳΔ ࣜ 1.14: φϏΤετʔΫεํఔࣜ (y ) ∂v ∂t +
u ∂v ∂x + v ∂v ∂y = − 1 ρ ∂p ∂y + ν ∂2v ∂x2 + ∂2v ∂y2 + Fy (10) ͨͩɺ͜ΕΛφϒϥԋࢉࢠΛ͍ɺϕΫτϧΛ v ͱॻ͘͜ͱͰ 1 ͭͷࣜͰॻ͘ ͜ͱ͕Ͱ͖·͢ɻ ࣜ 1.14: φϏΤετʔΫεํఔࣜ ∂v ∂t + (v · ∇)v = − 1 ρ ∇p + ν∇2v + F (11) ˞φϏΤετʔΫεํఔࣜͷͷ͕ࣜ͋Γ·͢ɻ ˞ F ɿ֎ྗʢఆϕΫτϧʣ ࠓճ 2 ࣍ݩΛྫʹऔΓ·͕ͨ͠ɺ3 ࣍ݩͷ߹ 3 ͭํఔࣜΛॻ͘ඞཁ͕͋Γ ·͢ɻ͔͠͠ɺφϒϥԋࢉࢠΛͬͯॻ͚ 2 ࣍ݩͷ࣌ͱಉ༷ʹεοΩϦͱҰͭͷࣜ (11) Ͱॻ͘͜ͱ͕Ͱ͖·͢ɻ – 5 – -
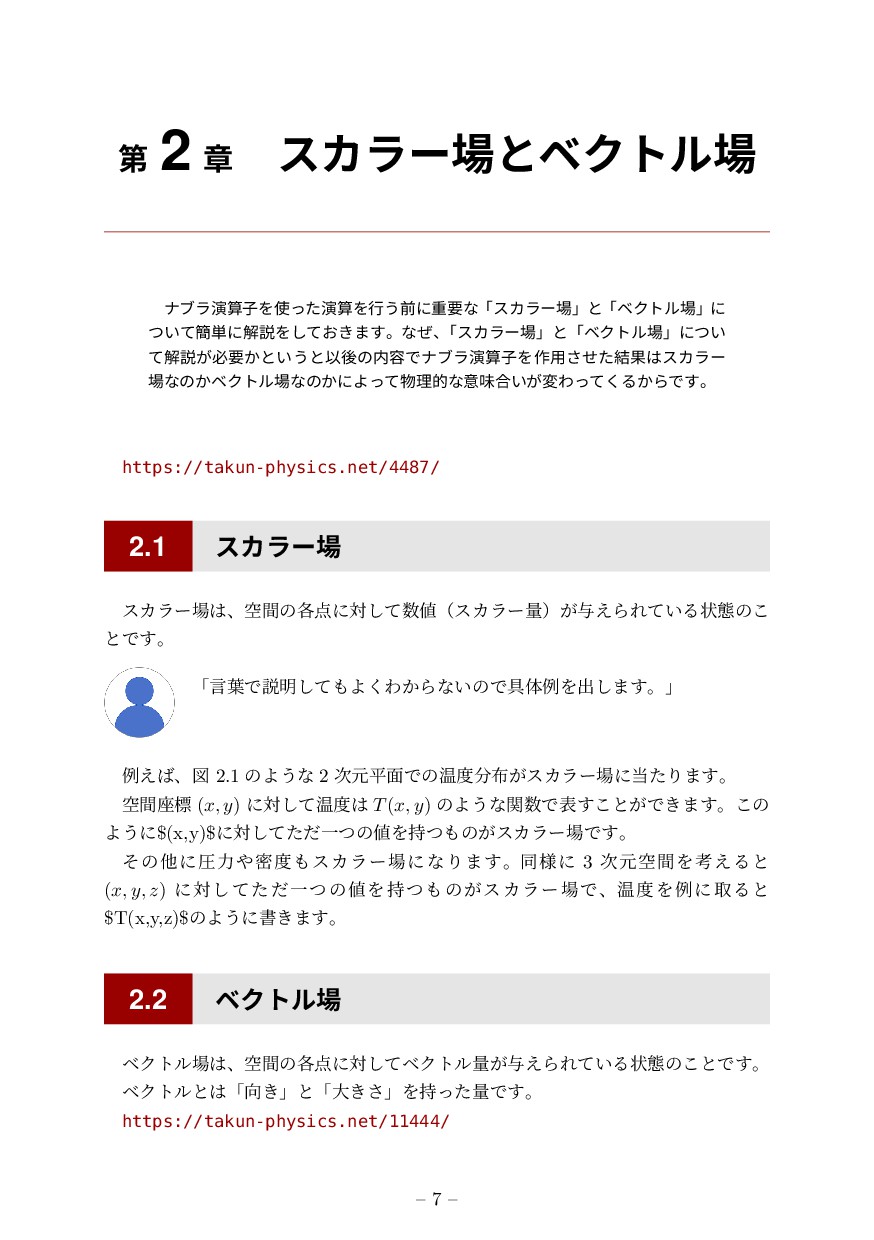
ୈ 2 ষ εΧϥʔͱϕΫτϧ φϒϥԋࢉࢠΛͬͨԋࢉΛߦ͏લʹॏཁͳʮεΧϥʔʯͱʮϕΫτϧʯʹ ͍ͭͯ؆୯ʹղઆΛ͓͖ͯ͠·͢ɻͳͥɺ ʮεΧϥʔʯͱʮϕΫτϧʯʹ͍ͭ ͯղઆ͕ඞཁ͔ͱ͍͏ͱҎޙͷ༰ͰφϒϥԋࢉࢠΛ࡞༻ͤͨ݁͞ՌεΧϥʔ ͳͷ͔ϕΫτϧͳͷ͔ʹΑͬͯཧతͳҙຯ߹͍͕มΘͬͯ͘Δ͔ΒͰ͢ɻ https://takun-physics.net/4487/
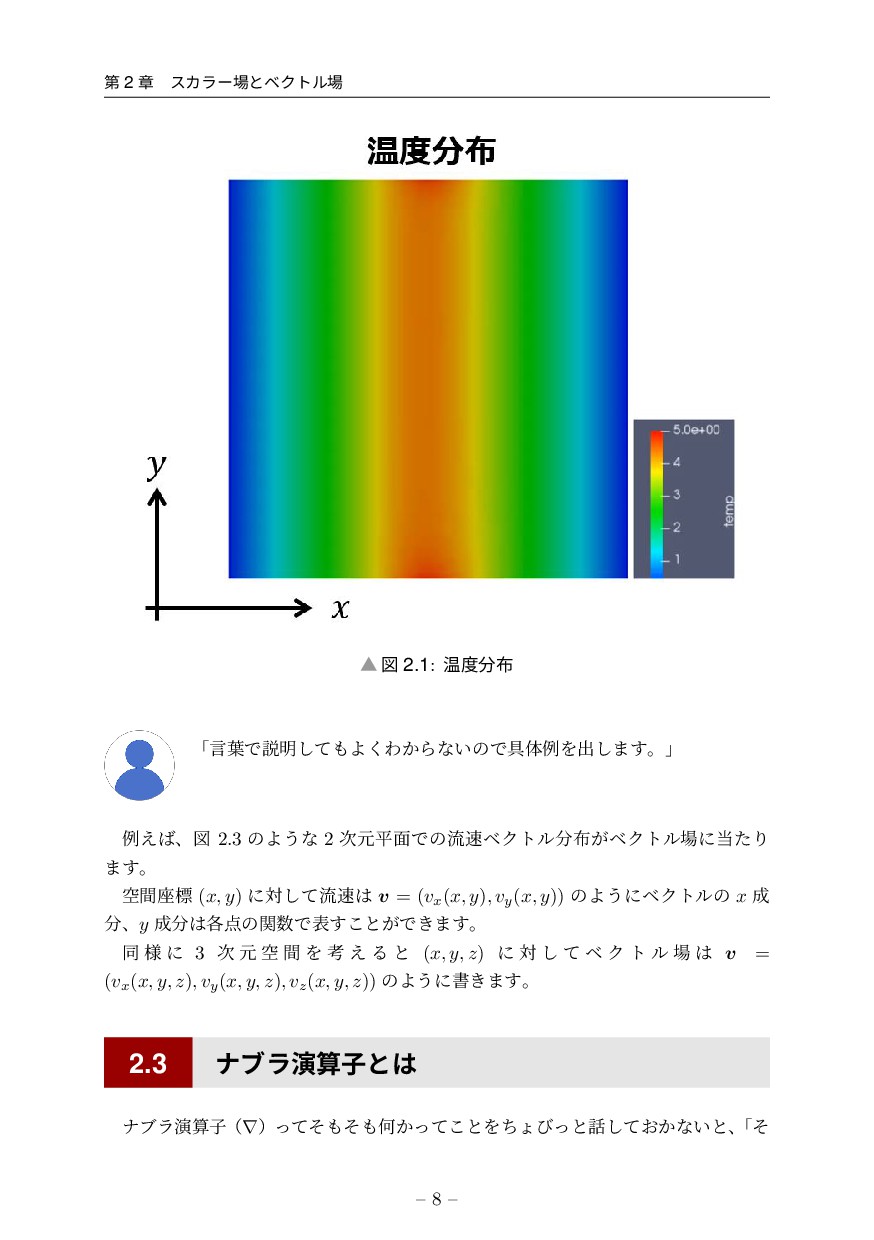
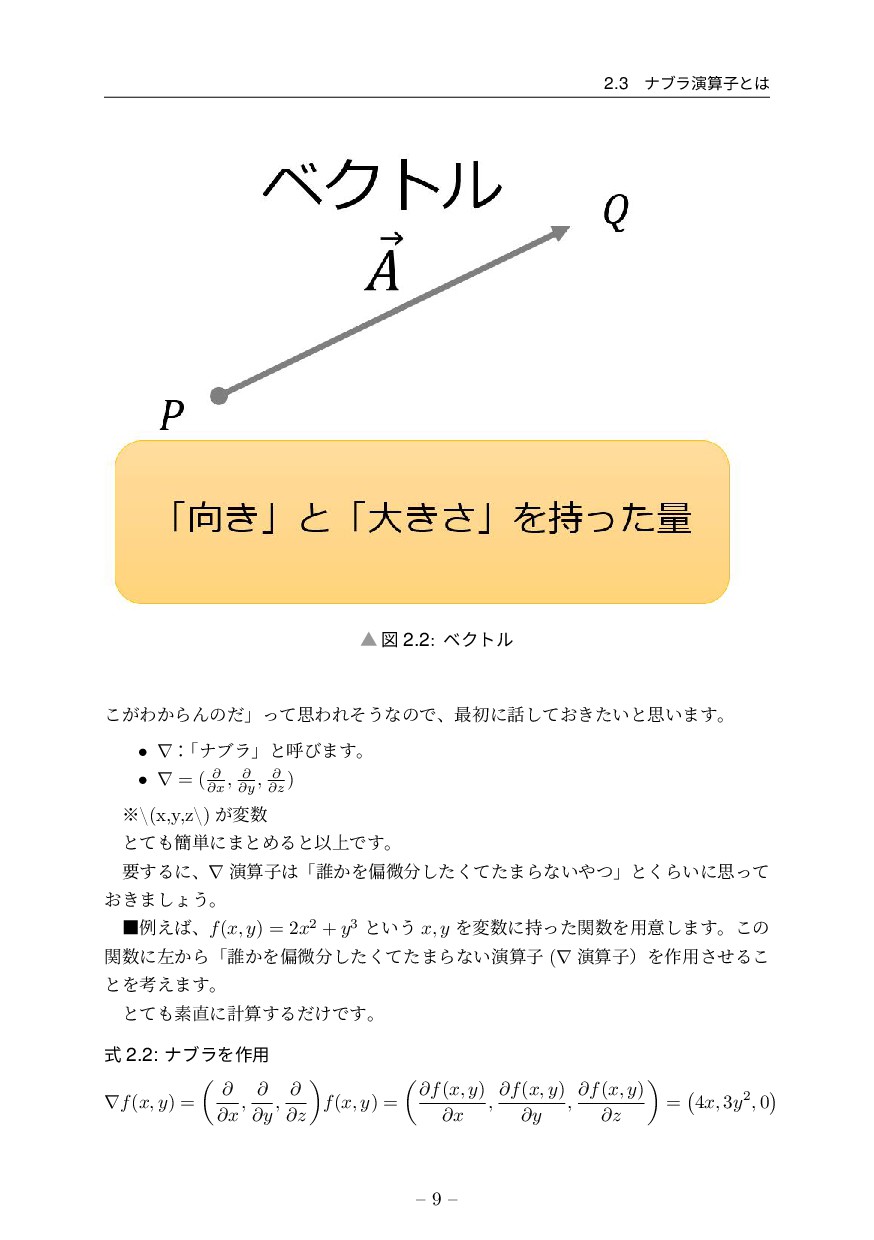
2.1 εΧϥʔ εΧϥʔɺۭؒͷ֤ʹରͯ͠ʢεΧϥʔྔʣ͕༩͑ΒΕ͍ͯΔঢ়ଶͷ͜ ͱͰ͢ɻ ʮݴ༿Ͱઆ໌ͯ͠Α͘Θ͔Βͳ͍ͷͰ۩ମྫΛग़͠·͢ɻʯ ྫ͑ɺਤ 2.1 ͷΑ͏ͳ 2 ࣍ݩฏ໘ͰͷԹ͕εΧϥʔʹͨΓ·͢ɻ ۭؒ࠲ඪ (x, y) ʹରͯ͠Թ T(x, y) ͷΑ͏ͳؔͰද͢͜ͱ͕Ͱ͖·͢ɻ͜ͷ Α͏ʹ$(x,y)$ʹରͯͨͩ͠ҰͭͷΛ࣋ͭͷ͕εΧϥʔͰ͢ɻ ͦͷଞʹѹྗີεΧϥʔʹͳΓ·͢ɻಉ༷ʹ 3 ࣍ݩۭؒΛߟ͑Δͱ (x, y, z) ʹରͯͨͩ͠ҰͭͷΛ࣋ͭͷ͕εΧϥʔͰɺԹΛྫʹऔΔͱ $T(x,y,z)$ͷΑ͏ʹॻ͖·͢ɻ 2.2 ϕΫτϧ ϕΫτϧɺۭؒͷ֤ʹରͯ͠ϕΫτϧྔ͕༩͑ΒΕ͍ͯΔঢ়ଶͷ͜ͱͰ͢ɻ ϕΫτϧͱʮ͖ʯͱʮେ͖͞ʯΛ࣋ͬͨྔͰ͢ɻ https://takun-physics.net/11444/ – 7 – -
ୈ 2 ষ εΧϥʔͱϕΫτϧ ˛ ਤ 2.1: Թ ʮݴ༿Ͱઆ໌ͯ͠Α͘Θ͔Βͳ͍ͷͰ۩ମྫΛग़͠·͢ɻʯ ྫ͑ɺਤ
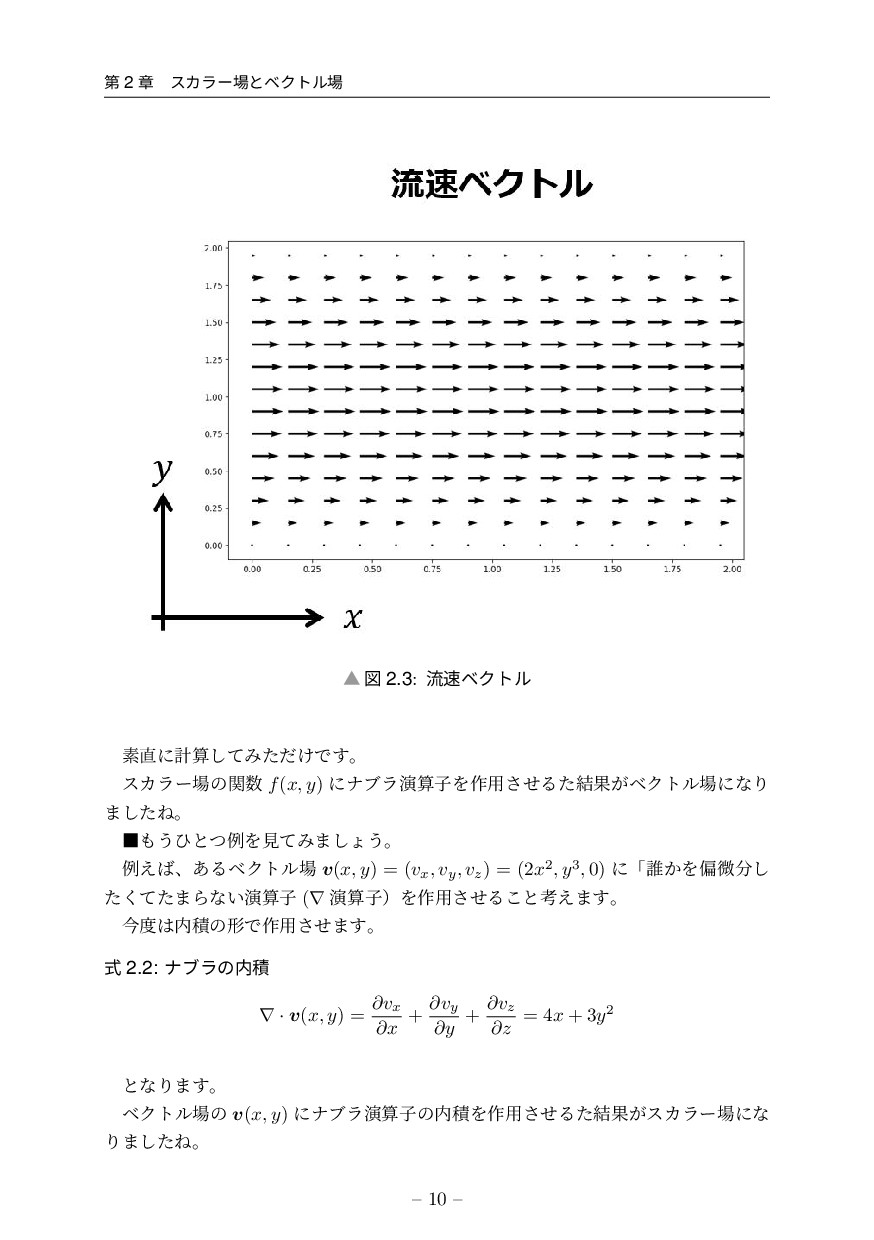
2.3 ͷΑ͏ͳ 2 ࣍ݩฏ໘ͰͷྲྀϕΫτϧ͕ϕΫτϧʹͨΓ ·͢ɻ ۭؒ࠲ඪ (x, y) ʹରͯ͠ྲྀ v = (vx (x, y), vy (x, y)) ͷΑ͏ʹϕΫτϧͷ x ɺy ֤ͷؔͰද͢͜ͱ͕Ͱ͖·͢ɻ ಉ ༷ ʹ 3 ࣍ ݩ ۭ ؒ Λ ߟ ͑ Δ ͱ (x, y, z) ʹ ର ͠ ͯ ϕ Ϋ τ ϧ v = (vx (x, y, z), vy (x, y, z), vz (x, y, z)) ͷΑ͏ʹॻ͖·͢ɻ 2.3 φϒϥԋࢉࢠͱ φϒϥԋࢉࢠʢ∇ʣͬͯͦͦԿ͔ͬͯ͜ͱΛͪΐͼͬͱ͓͔ͯ͠ͳ͍ͱɺ ʮͦ – 8 – -
2.3 φϒϥԋࢉࢠͱ ˛ ਤ 2.2: ϕΫτϧ ͕͜Θ͔ΒΜͷͩʯͬͯࢥΘΕͦ͏ͳͷͰɺ࠷ॳʹ͓͖͍ͯͨ͠ͱࢥ͍·͢ɻ • ∇ɿ ʮφϒϥʯͱݺͼ·͢ɻ
• ∇ = ( ∂ ∂x , ∂ ∂y , ∂ ∂z ) ˞\(x,y,z\) ͕ม ͱͯ؆୯ʹ·ͱΊΔͱҎ্Ͱ͢ɻ ཁ͢Δʹɺ∇ ԋࢉࢠʮ୭͔Λภඍͨͯͨ͘͠·Βͳ͍ͭʯͱ͘Β͍ʹࢥͬͯ ͓͖·͠ΐ͏ɻ ˙ྫ͑ɺf(x, y) = 2x2 + y3 ͱ͍͏ x, y Λมʹ࣋ͬͨؔΛ༻ҙ͠·͢ɻ͜ͷ ؔʹࠨ͔Βʮ୭͔Λภඍͨͯͨ͘͠·Βͳ͍ԋࢉࢠ (∇ ԋࢉࢠʣΛ࡞༻ͤ͞Δ͜ ͱΛߟ͑·͢ɻ ͱͯૉʹܭࢉ͢Δ͚ͩͰ͢ɻ ࣜ 2.2: φϒϥΛ࡞༻ ∇f(x, y) = ∂ ∂x , ∂ ∂y , ∂ ∂z f(x, y) = ∂f(x, y) ∂x , ∂f(x, y) ∂y , ∂f(x, y) ∂z = 4x, 3y2, 0 – 9 – -
ୈ 2 ষ εΧϥʔͱϕΫτϧ ˛ ਤ 2.3: ྲྀϕΫτϧ ૉʹܭࢉͯ͠Έ͚ͨͩͰ͢ɻ εΧϥʔͷؔ
f(x, y) ʹφϒϥԋࢉࢠΛ࡞༻ͤ͞Δͨ݁Ռ͕ϕΫτϧʹͳΓ ·ͨ͠Ͷɻ ˙͏ͻͱͭྫΛݟͯΈ·͠ΐ͏ɻ ྫ͑ɺ͋ΔϕΫτϧ v(x, y) = (vx , vy , vz ) = (2x2, y3, 0) ʹʮ୭͔Λภඍ͠ ͨͯͨ͘·Βͳ͍ԋࢉࢠ (∇ ԋࢉࢠʣΛ࡞༻ͤ͞Δ͜ͱߟ͑·͢ɻ ࠓੵͷܗͰ࡞༻ͤ͞·͢ɻ ࣜ 2.2: φϒϥͷੵ ∇ · v(x, y) = ∂vx ∂x + ∂vy ∂y + ∂vz ∂z = 4x + 3y2 ͱͳΓ·͢ɻ ϕΫτϧͷ v(x, y) ʹφϒϥԋࢉࢠͷੵΛ࡞༻ͤ͞Δͨ݁Ռ͕εΧϥʔʹͳ Γ·ͨ͠Ͷɻ – 10 – -
ୈ 3 ষ ޯ ͜ΜͳํΛରʹ͍ͯ͠·͢ɻhttps://takun-physics.net/4487/ 3.1 ޯɿgradient ·ͣφϒϥԋࢉࢠΛͬͨ؆୯ͳྫʮޯʯͰ͢ɻ ͳͥ grad
ͱॻ͘ͷ͔ͱ͍͏ͱޯͷӳޠ͕ gradient ͔ͩΒͦͷ಄ 3 จࣈΛͬ ͯ grad ͱॻ͘ͷͰ͢ɻ ʮޯʯʹؔ͢Δॻ͖ํɺgrad f ͩͬͨΓ ∇f ͩͬͨΓ͠·͕͢ɺ͋Δؔ f ʹ ∇ ԋࢉࢠΛ࡞༻ͤ͞Δૢ࡞ʹΑͬͯͰ͖·͢ɻ ͜Μͳײ͡Ͱॻ͖·͢ɻ ࣜ 3.7: gradient grad f = ∇f = ∂f ∂x , ∂f ∂y ؆୯ͳྫͰݟͯΈ·͠ΐ͏ɻ ͜ΕΛݟΕɺ∇ ԋࢉࢠΛ͋Δؔ f ʹ࡞༻ͤ͞Δૢ࡞͕ʮޯʯͰ͋Δ͜ͱ͕Θ ͔Δ͔ͱࢥ͍·͢ɻ 3.1.1 2 ม z = f(x, y) ͷ߹ 2 ม (x, y) ͷ߹ͷશඍΛߟ͑·͠ΐ͏ɻ – 13 – -
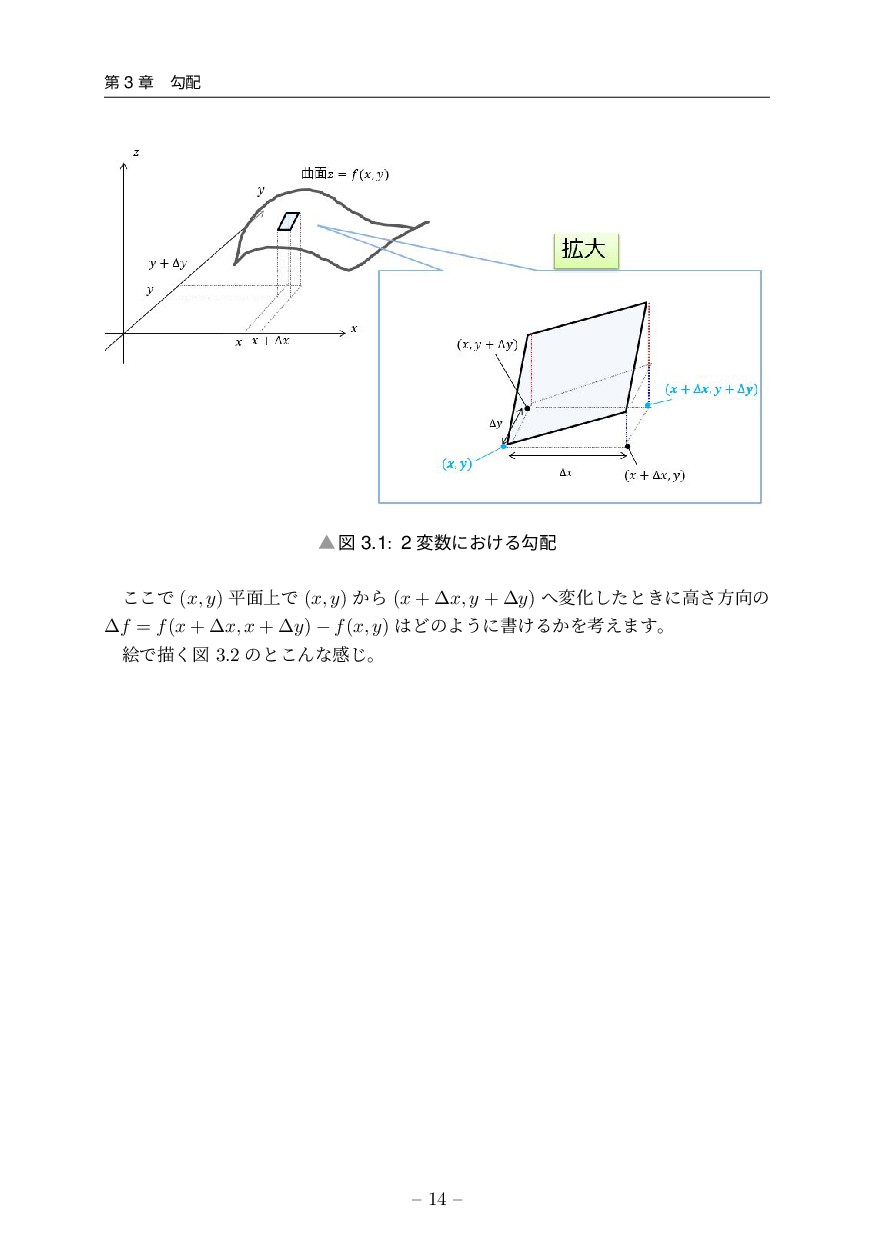
ୈ 3 ষ ޯ ˛ ਤ 3.1: 2 มʹ͓͚Δޯ ͜͜Ͱ
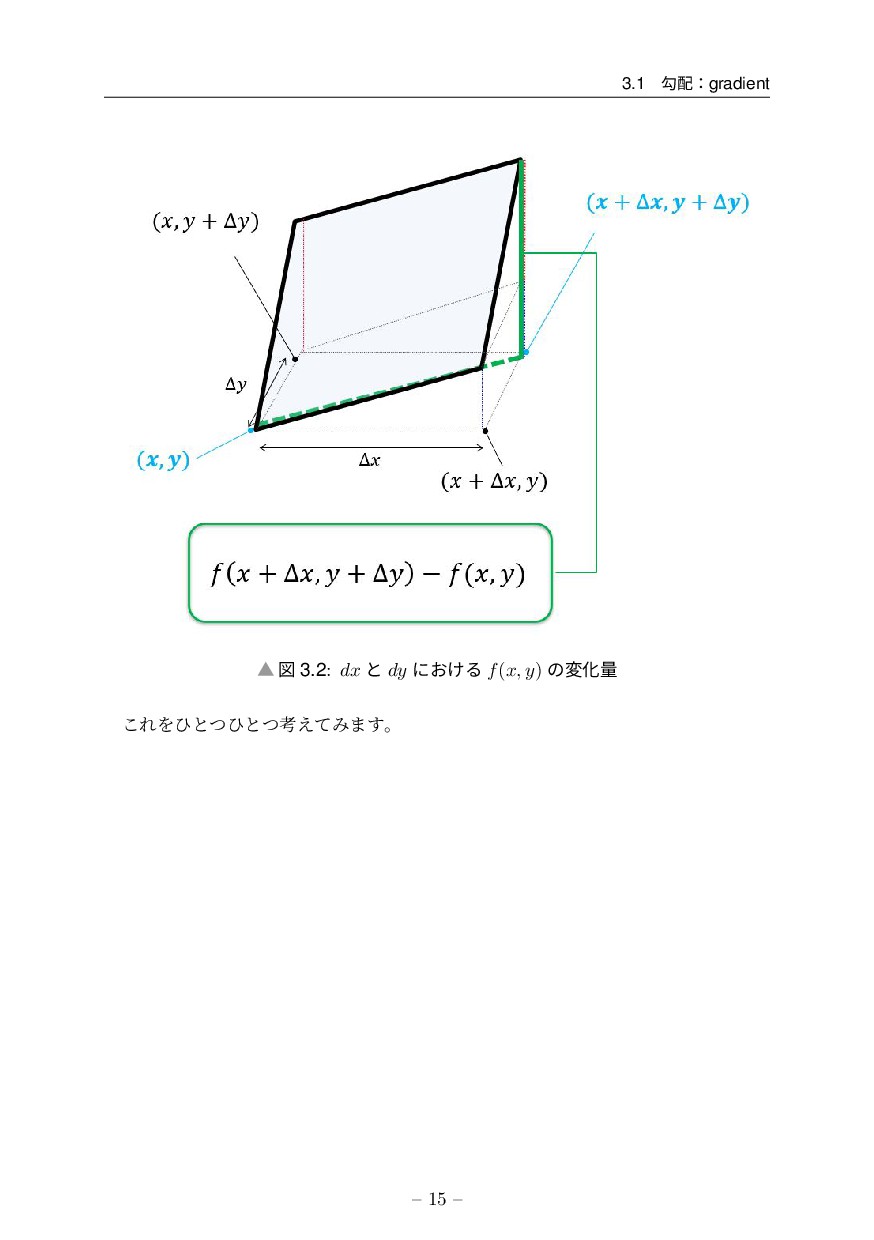
(x, y) ฏ໘্Ͱ (x, y) ͔Β (x + ∆x, y + ∆y) มԽͨ͠ͱ͖ʹߴ͞ํͷ ∆f = f(x + ∆x, x + ∆y) − f(x, y) ͲͷΑ͏ʹॻ͚Δ͔Λߟ͑·͢ɻ ֆͰඳ͘ਤ 3.2 ͷͱ͜Μͳײ͡ɻ – 14 – -
3.1 ޯɿgradient ˛ ਤ 3.2: dx ͱ dy ʹ͓͚Δ f(x,
y) ͷมԽྔ ͜ΕΛͻͱͭͻͱͭߟ͑ͯΈ·͢ɻ – 15 – -
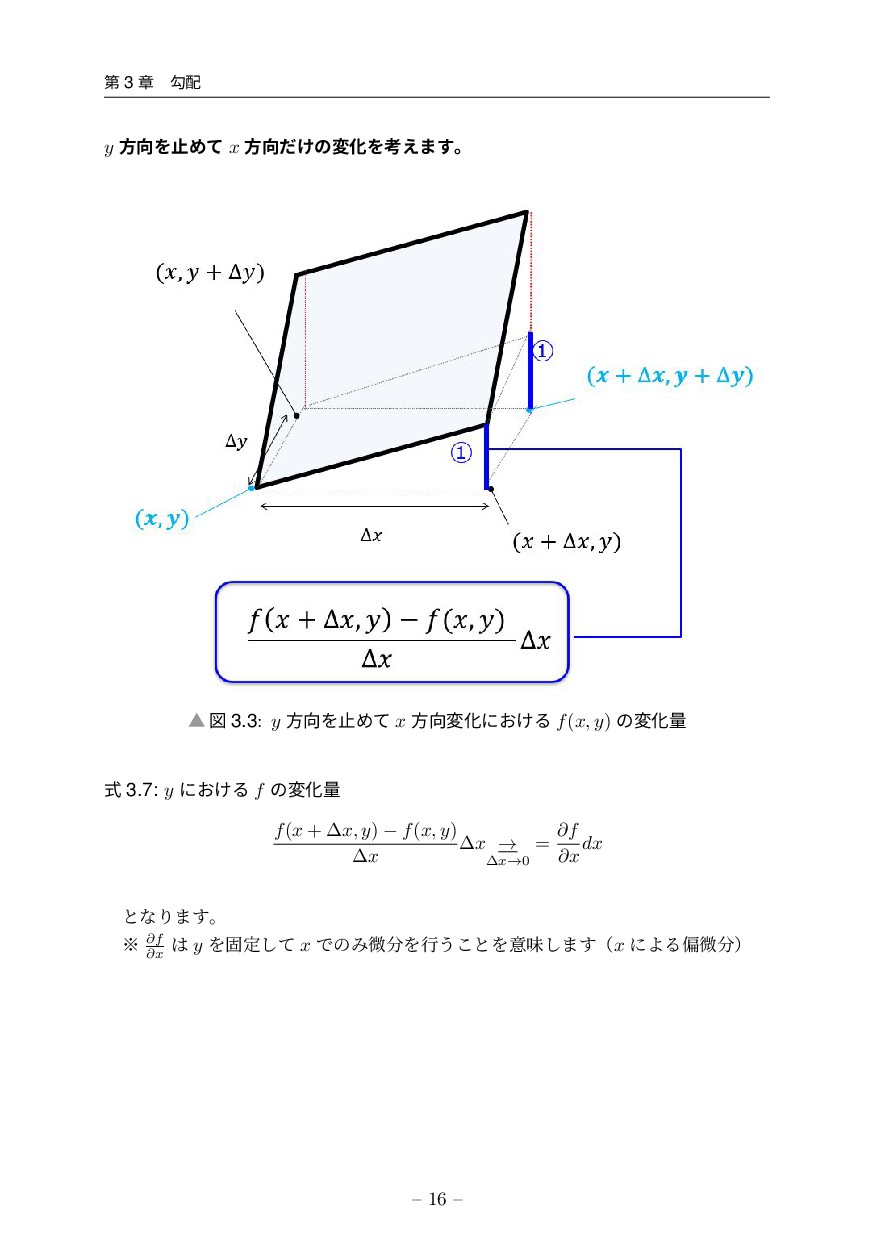
ୈ 3 ষ ޯ y ํΛࢭΊͯ x ํ͚ͩͷมԽΛߟ͑·͢ɻ ˛ ਤ
3.3: y ํΛࢭΊͯ x ํมԽʹ͓͚Δ f(x, y) ͷมԽྔ ࣜ 3.7: y ʹ͓͚Δ f ͷมԽྔ f(x + ∆x, y) − f(x, y) ∆x ∆x → ∆x→0 = ∂f ∂x dx ͱͳΓ·͢ɻ ˞ ∂f ∂x y Λݻఆͯ͠ x ͰͷΈඍΛߦ͏͜ͱΛҙຯ͠·͢ʢx ʹΑΔภඍʣ – 16 – -
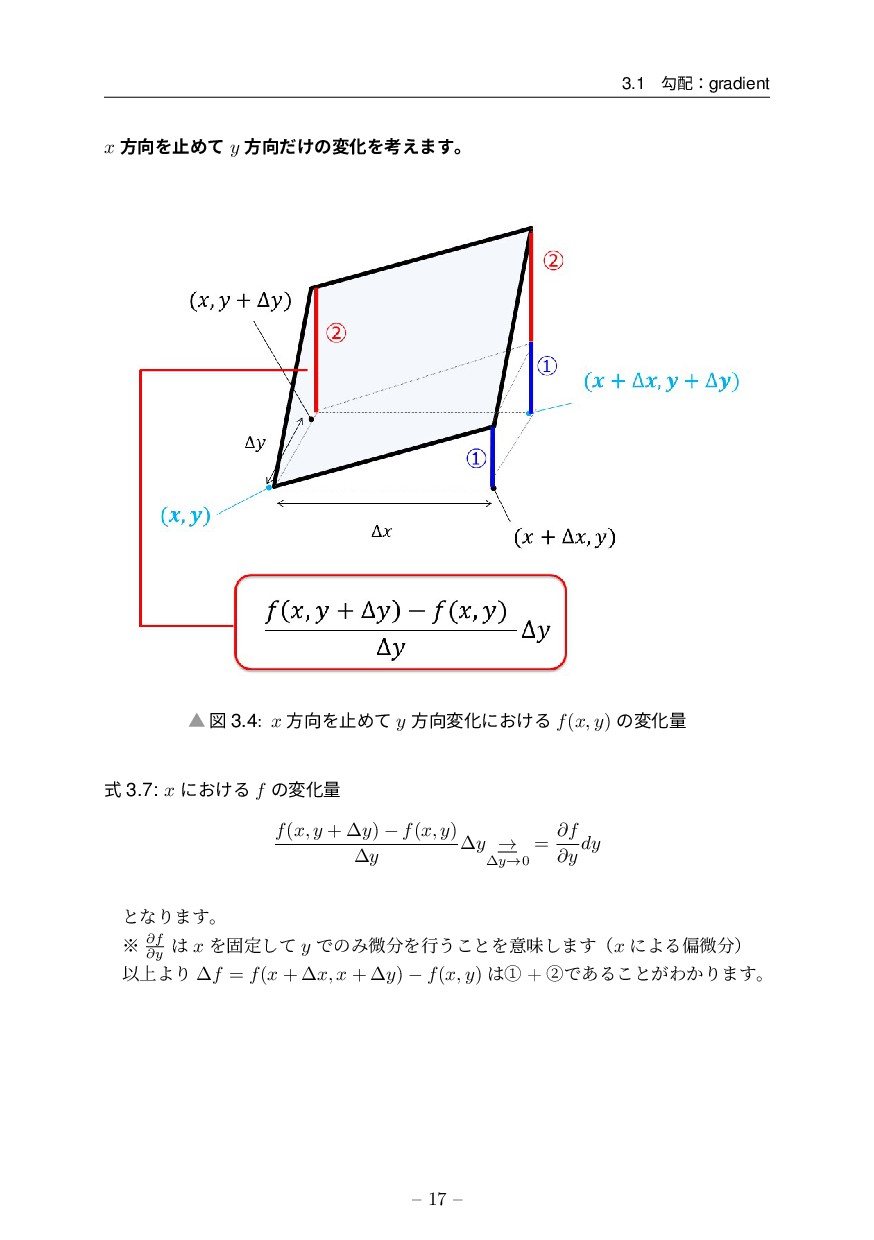
3.1 ޯɿgradient x ํΛࢭΊͯ y ํ͚ͩͷมԽΛߟ͑·͢ɻ ˛ ਤ 3.4: x
ํΛࢭΊͯ y ํมԽʹ͓͚Δ f(x, y) ͷมԽྔ ࣜ 3.7: x ʹ͓͚Δ f ͷมԽྔ f(x, y + ∆y) − f(x, y) ∆y ∆y → ∆y→0 = ∂f ∂y dy ͱͳΓ·͢ɻ ˞ ∂f ∂y x Λݻఆͯ͠ y ͰͷΈඍΛߦ͏͜ͱΛҙຯ͠·͢ʢx ʹΑΔภඍʣ Ҏ্ΑΓ ∆f = f(x + ∆x, x + ∆y) − f(x, y) ᶃ + ᶄͰ͋Δ͜ͱ͕Θ͔Γ·͢ɻ – 17 – -
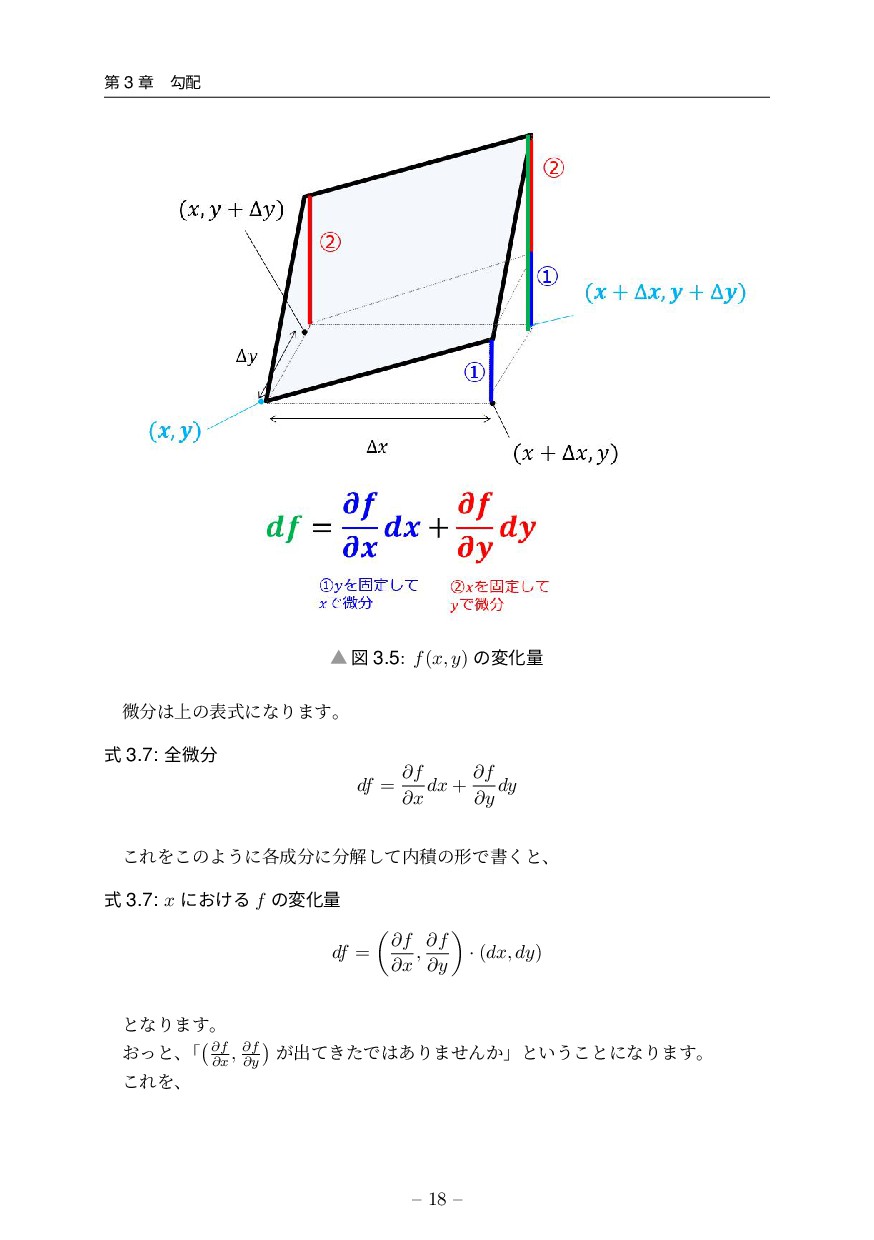
ୈ 3 ষ ޯ ˛ ਤ 3.5: f(x, y) ͷมԽྔ
ඍ্ͷදࣜʹͳΓ·͢ɻ ࣜ 3.7: શඍ df = ∂f ∂x dx + ∂f ∂y dy ͜ΕΛ͜ͷΑ͏ʹ֤ʹղͯ͠ੵͷܗͰॻ͘ͱɺ ࣜ 3.7: x ʹ͓͚Δ f ͷมԽྔ df = ∂f ∂x , ∂f ∂y · (dx, dy) ͱͳΓ·͢ɻ ͓ͬͱɺ ʮ ∂f ∂x , ∂f ∂y ͕ग़͖ͯͨͰ͋Γ·ͤΜ͔ʯͱ͍͏͜ͱʹͳΓ·͢ɻ ͜ΕΛɺ – 18 – -
3.1 ޯɿgradient ࣜ 3.7: x ʹ͓͚Δ f ͷมԽྔ grad f
= ∇f = ∂f ∂x , ∂f ∂y ͱॻ͍ͯޯΛද͢ͷͰ͢ɻ ͰɺͳͥޯͱݺͿͷ͔ɾɾɾɾwikipedia ʹʮޯ;gradientʯʹ͍ͭͯɺ ˝ ޯ (grad) ͱ ϕΫτϧղੳʹ͓͚ΔεΧϥʔͷޯ(gradient; άϥσΟΤϯτ ʣ ɺ ֤› ›ʹ͓͍ͯͦͷεΧϥʔͷมԽ͕࠷େͱͳΔํͷมԽͷΛେ͖͞ʹ› ›ͭϕΫτϧΛରԠͤ͞ΔϕΫτϧͰ͋Δ ɻ ͜ͷΑ͏ʹॻ͍͍ͯ·͢ɻ εΧϥʔͷมԽ͕࠷େͱͳΔํͷมԽͱॻ͍ͯ͋Γ·͢ɻ ʮݴ༿Ͱઆ໌ͯ͠Πϝʔδͭ͘ਓ͍ͳ͍Ͱ͠ΐ͏ʂ ʯ ͱ͍͏Θ͚Ͱ ∇f Λޯͱ͍͏ҙຯ͕Θ͔ΔΑ͏ʹ gradf ͷҙຯΛߟ͑ͯΈ·͢ɻ ߴઢʹରͯ͠ਨͳํ͕ ∇f ͷํ ઌ΄Ͳॻ͍͕ͨࣜੵͷܗͰॻ͘͜ͱ͕Ͱ͖ͨͷͰɺҎԼͷΑ͏ʹॻ͖·͠ΐ͏ɻ ࣜ 3.7: x ʹ͓͚Δ f ͷมԽྔ df = |grad f| |∆r| cos θ • x, y ฏ໘্ͷඍখมԽΛ r = (dx, dy) ͱॻ͖·ͨ͠ɻ • grad f ͱ ∆r ͷͳ֯͢Λ cos θ ͱ͍ͯ͠·͢ɻ ʮߴઢʹରͯ͠ਨͳํ͕ ∇ f ͷํʯͱͲ͏͍͏ҙຯ͔ߟ͑ͯΈ·͠ΐ͏ɻ ߴઢΛඳ͍ͯߟ͑ͯΈ·͢ɻ∆r ͷಈ͔͠ํΛ࣍ͷ 2 ௨Γͷ߹Ͱߟ͑ͯΈ ·͢ɻ • ∆r Λߴઢͷํʹಈ͔͢߹ • ∆r Λ df ͕࠷େʹͳΔΑ͏ʹಈ͔͢߹ ˙ ∆r Λߴઢͷํʹಈ͔͢߹ʹ͍ͭͯ – 19 – -
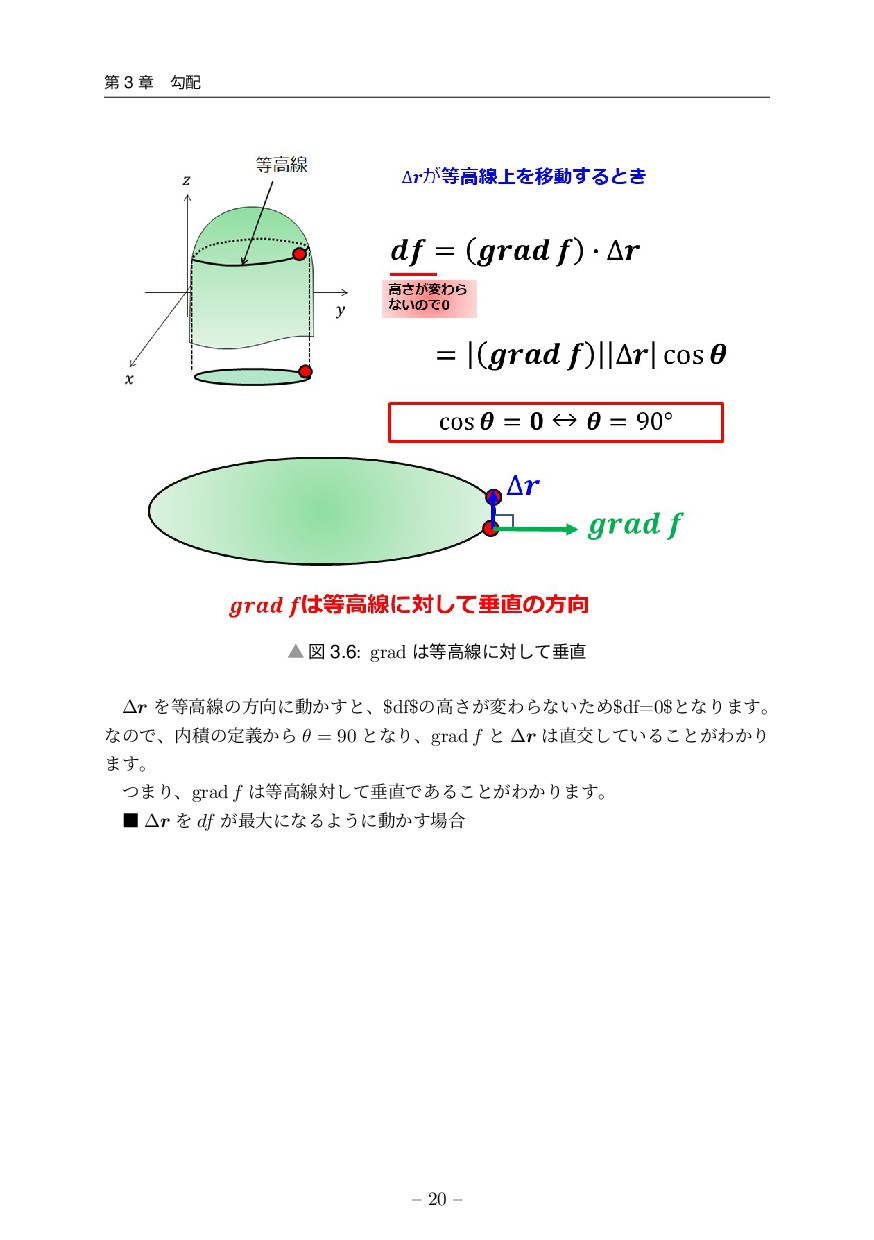
ୈ 3 ষ ޯ ˛ ਤ 3.6: grad ߴઢʹରͯ͠ਨ ∆r
Λߴઢͷํʹಈ͔͢ͱɺ$df$ͷߴ͕͞มΘΒͳ͍ͨΊ$df=0$ͱͳΓ·͢ɻ ͳͷͰɺੵͷఆ͔ٛΒ θ = 90 ͱͳΓɺgrad f ͱ ∆r ަ͍ͯ͠Δ͜ͱ͕Θ͔Γ ·͢ɻ ͭ·Γɺgrad f ߴઢରͯ͠ਨͰ͋Δ͜ͱ͕Θ͔Γ·͢ɻ ˙ ∆r Λ df ͕࠷େʹͳΔΑ͏ʹಈ͔͢߹ – 20 – -
3.1 ޯɿgradient ˛ ਤ 3.7: grad df ͕࠷େมԽ͢Δํʹ͍͍ͯΔ ∆r
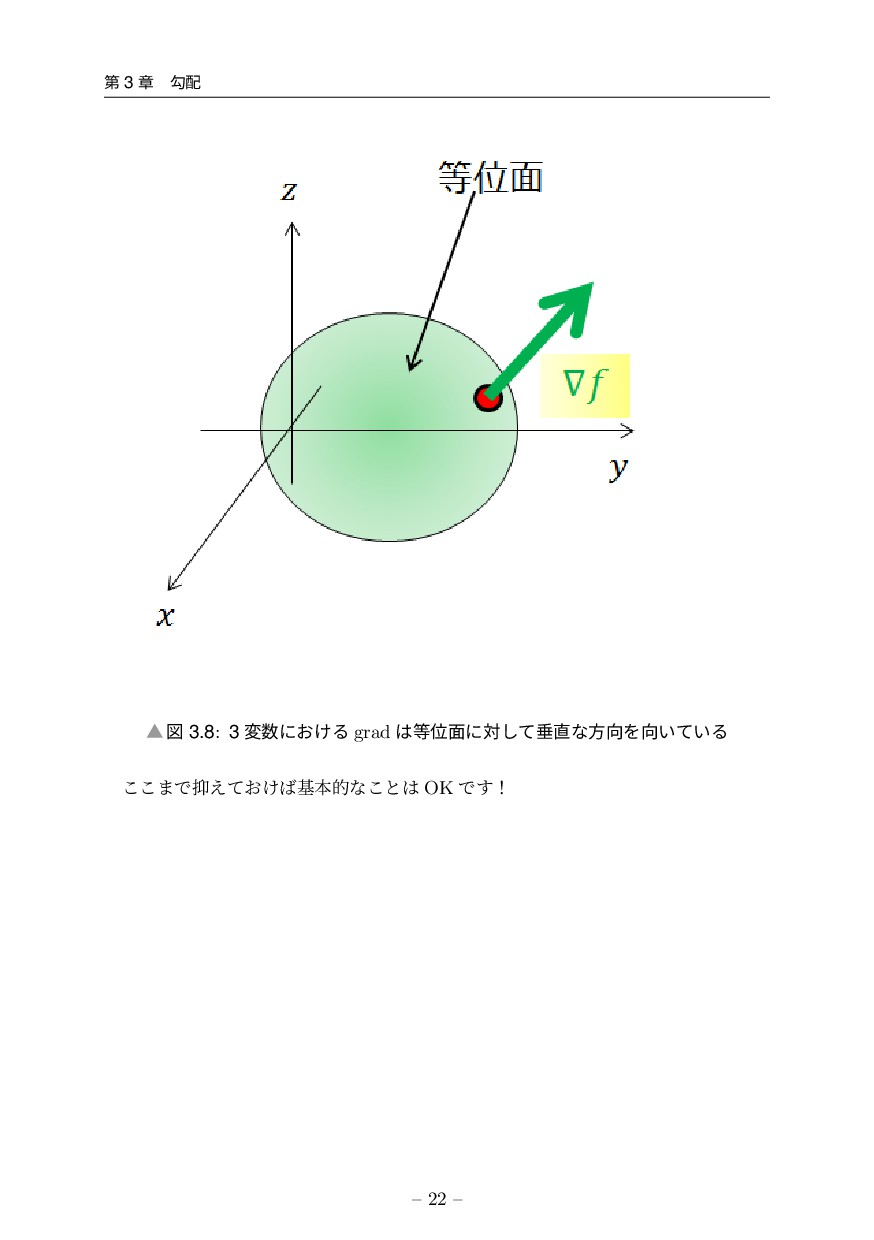
Λ$df$͕࠷େʹͳΔํʹಈ͔ͨ͠߹ɺ ੵͷఆ͔ٛΒ θ = 0 ͱͳΓɺ grad f ͱ ∆r ͕ಉ͡ํΛ͍͍ͯΔ͜ͱ͕Θ͔Γ·͢ɻ ͭ·Γɺgrad f df ͕࠷େʹͳΔํΛ͍͍ͯΔ͕Θ͔Γ·͢ɻ Ώ͑ʹɺgrad f εΧϥʔͷมԽ͕࠷େͱͳΔํͱઆ໌Ͱ͖ΔΘ͚Ͱ͢ɻ Ͱɺ3 มͩͬͨΒʁ 3.1.2 3 ม w = f(x, y, z) ͷ߹ 3 มʹͳΔදݱ͢ΔͨΊͷ͕࣠Γͳ͍ͷͰ w ͷେ͖͞৭ͱ͔Ͱ۠ผ͢Δ͠ ͔ͳ͍Ͱ͢ɻ ઌ΄Ͳʮ2 มͰߴઢ (z = f(x, y) ͷ͕ৗʹಉ͡)ʯΛߟ͑ͨΑ͏ʹɺ ʮ3 ม ͰҐ໘ (w = f(x, y, z) ͷ͕ৗʹಉ͡)ʯ߹Ͱͷ ∇ f ͷํΛߟ͑Δ͜ͱ͕Ͱ͖ ·͢ɻ3 มͰͷҐ໘Ͱͷ ∇f ͷํɺҐ໘ʹରͯ͠ਨͳํͰ͢ɻ – 21 – -
ୈ 3 ষ ޯ ˛ ਤ 3.8: 3 มʹ͓͚Δ grad
Ґ໘ʹରͯ͠ਨͳํΛ͍͍ͯΔ ͜͜·Ͱ͓͚͑ͯجຊతͳ͜ͱ OK Ͱ͢ʂ – 22 – -
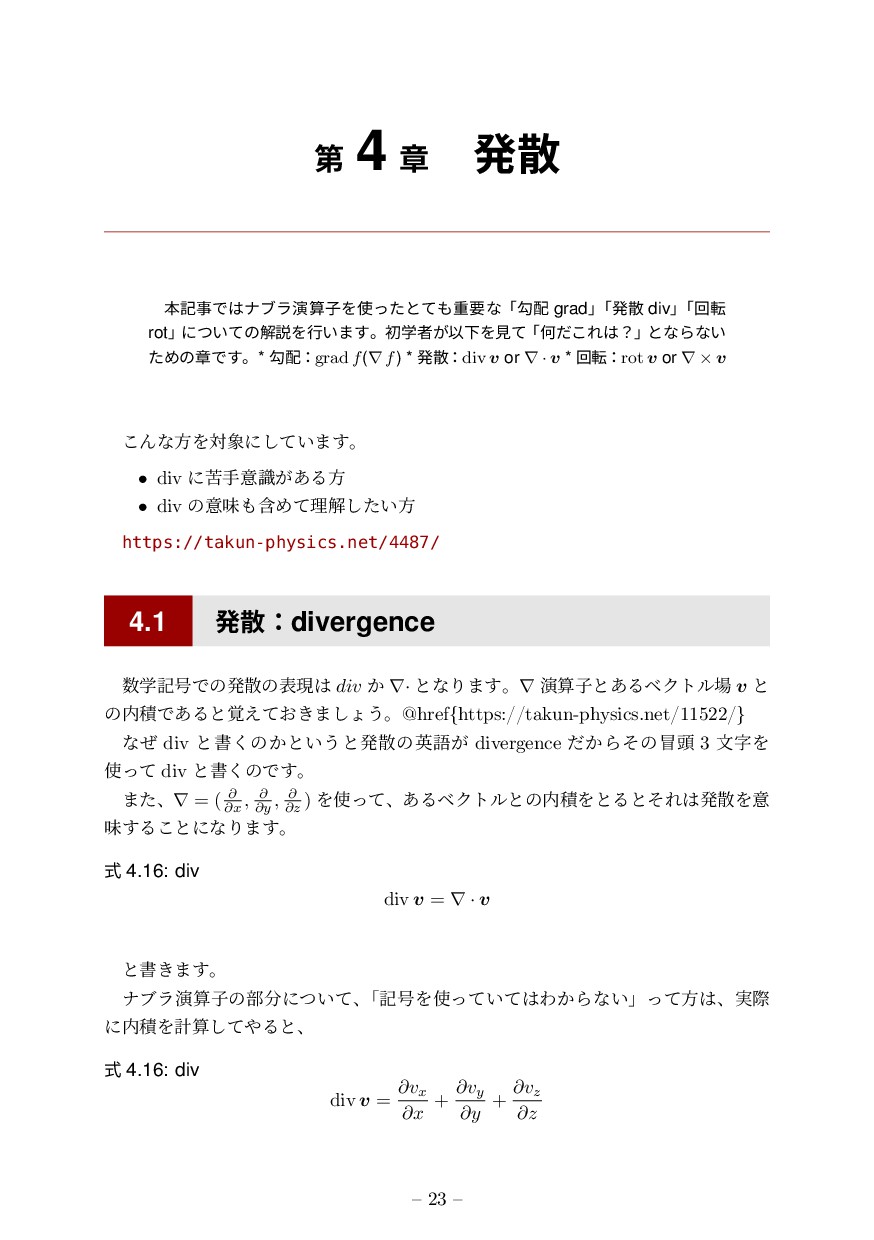
ୈ 4 ষ ൃࢄ ຊهࣄͰφϒϥԋࢉࢠΛͬͨͱͯॏཁͳʮޯ gradʯ ʮൃࢄ divʯ ʮճస rotʯʹ͍ͭͯͷղઆΛߦ͍·͢ɻॳֶऀ͕ҎԼΛݟͯʮԿͩ͜ΕʁʯͱͳΒͳ͍
ͨΊͷষͰ͢ɻ* ޯɿgrad f(∇ f) * ൃࢄɿdiv v or ∇ · v * ճసɿrot v or ∇ × v ͜ΜͳํΛରʹ͍ͯ͠·͢ɻ • div ʹۤखҙ͕ࣝ͋Δํ • div ͷҙຯؚΊͯཧղ͍ͨ͠ํ https://takun-physics.net/4487/ 4.1 ൃࢄɿdivergence ֶه߸Ͱͷൃࢄͷදݱ div ͔ ∇· ͱͳΓ·͢ɻ∇ ԋࢉࢠͱ͋ΔϕΫτϧ v ͱ ͷੵͰ͋Δͱ͓͖֮͑ͯ·͠ΐ͏ɻ@href{https://takun-physics.net/11522/} ͳͥ div ͱॻ͘ͷ͔ͱ͍͏ͱൃࢄͷӳޠ͕ divergence ͔ͩΒͦͷ಄ 3 จࣈΛ ͬͯ div ͱॻ͘ͷͰ͢ɻ ·ͨɺ∇ = ( ∂ ∂x , ∂ ∂y , ∂ ∂z ) Λͬͯɺ͋ΔϕΫτϧͱͷੵΛͱΔͱͦΕൃࢄΛҙ ຯ͢Δ͜ͱʹͳΓ·͢ɻ ࣜ 4.16: div div v = ∇ · v ͱॻ͖·͢ɻ φϒϥԋࢉࢠͷ෦ʹ͍ͭͯɺ ʮه߸Λ͍ͬͯͯΘ͔Βͳ͍ʯͬͯํɺ࣮ࡍ ʹੵΛܭࢉͯ͠Δͱɺ ࣜ 4.16: div div v = ∂vx ∂x + ∂vy ∂y + ∂vz ∂z – 23 – -
ୈ 4 ষ ൃࢄ ͱͳΔ͜ͱΛ͓͚֮͑ͯྑ͍Ͱ͠ΐ͏ɻ ͔͠͠ɺֶه߸ͰൃࢄͱݴΘΕͯϐϯͱ͜ͳ͍ͷ͕;ͭ͏Ͱ͋Δͱࢥ͍·͢ɻ ·ͣ؆୯ʹΠϝʔδΛ಄ʹΠϯϓοτ͢ΔͨΊʹɺ͋ΔϕΫτϧΛྲྀϕΫτ ϧ v ͱͯ͠ͷྲྀΕΛߟ͑ͯɺ
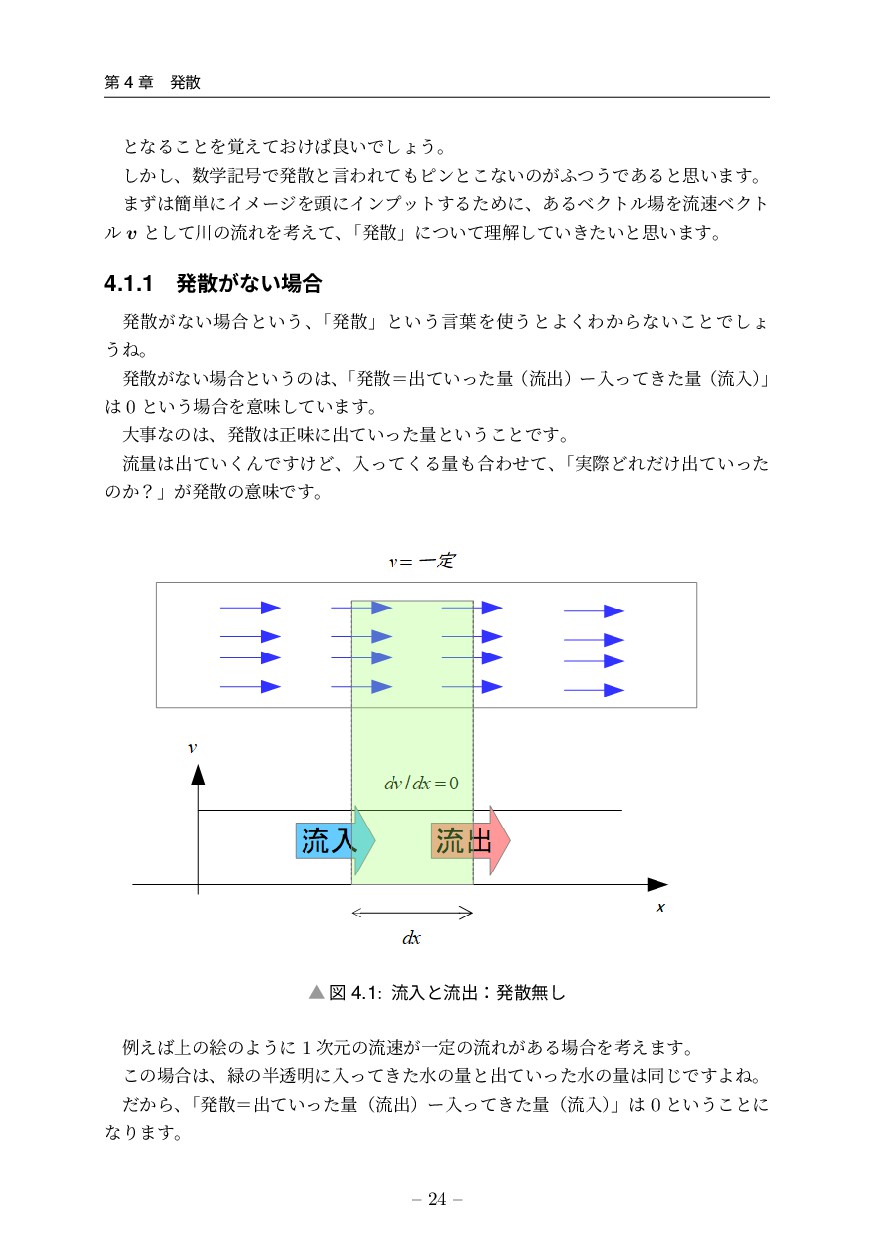
ʮൃࢄʯʹ͍ͭͯཧղ͍͖͍ͯͨ͠ͱࢥ͍·͢ɻ 4.1.1 ൃࢄ͕ͳ͍߹ ൃࢄ͕ͳ͍߹ͱ͍͏ɺ ʮൃࢄʯͱ͍͏ݴ༿Λ͏ͱΑ͘Θ͔Βͳ͍͜ͱͰ͠ΐ ͏Ͷɻ ൃࢄ͕ͳ͍߹ͱ͍͏ͷɺ ʮൃࢄʹग़͍ͯͬͨྔʢྲྀग़ʣʔೖ͖ͬͯͨྔʢྲྀೖʣ ʯ 0 ͱ͍͏߹Λҙຯ͍ͯ͠·͢ɻ େࣄͳͷɺൃࢄਖ਼ຯʹग़͍ͯͬͨྔͱ͍͏͜ͱͰ͢ɻ ྲྀྔग़͍ͯ͘ΜͰ͚͢Ͳɺೖͬͯ͘Δྔ߹Θͤͯɺ ʮ࣮ࡍͲΕ͚ͩग़͍ͯͬͨ ͷ͔ʁʯ͕ൃࢄͷҙຯͰ͢ɻ ˛ ਤ 4.1: ྲྀೖͱྲྀग़ɿൃࢄແ͠ ྫ্͑ͷֆͷΑ͏ʹ 1 ࣍ݩͷྲྀ͕ҰఆͷྲྀΕ͕͋Δ߹Λߟ͑·͢ɻ ͜ͷ߹ɺͷಁ໌ʹೖ͖ͬͯͨਫͷྔͱग़͍ͯͬͨਫͷྔಉ͡Ͱ͢ΑͶɻ ͔ͩΒɺ ʮൃࢄʹग़͍ͯͬͨྔʢྲྀग़ʣʔೖ͖ͬͯͨྔʢྲྀೖʣ ʯ 0 ͱ͍͏͜ͱʹ ͳΓ·͢ɻ – 24 – -
4.1 ൃࢄɿdivergence ൃࢄه߸Ͱॻ͘ͱɺ ࣜ 4.16: ൃࢄ͕ͳ͍߹ div v = 0
Ͱ͢ɻ φϒϥԋࢉࢠΛ༻͍Δͱɺ ࣜ 4.16: ൃࢄ͕ͳ͍߹ (φϒϥԋࢉࢠΛͬͨදݱ) ∇ · v = 0 Ͱ͢ɻ ࣮ࡍɺྲྀΕҰఆͳͷͰ͔͢Β dv dx = 0 Ͱ͋Γ·͢ɻ 3 ࣍ݩͰͷൃࢄແ͠ͷ߹ɺ1 ࣍ݩͷ߹ͱಉ༷ʹɺ ࣜ 4.16: 3 ࣍ݩɿൃࢄ͕ͳ͍߹ (φϒϥԋࢉࢠΛͬͨදݱ) ∇ · v = ∂vx ∂x + ∂vy ∂y + ∂vz ∂z = 0 ͱॻ͘͜ͱ͕Ͱ͖·͢ɻ 4.1.2 ൃࢄ͕͋Δ߹ ࠓൃࢄ͕͋Γͷ߹ʹ͍ͭͯߟ͑ͯΈ·͠ΐ͏ɻൃࢄ͕͋Δ߹ͱ͍͏ͷɺ ʮൃࢄʹग़͍ͯͬͨྔʢྲྀग़ʣʔೖ͖ͬͯͨྔʢྲྀೖʣ ʯ 0 Ͱͳ͍ͱ͍͏͜ͱΛҙ ຯ͍ͯ͠·͢ɻྲྀೖ͖ͯͨ͠ྔʹରͯ͠ʮ༙͖ग़͠ʯ͘͠ʮٵ͍ࠐΈʯ͕͋Δͱ ͍͏͜ͱͰ͢ɻ – 25 – -
ୈ 4 ষ ൃࢄ ༙͖ग़͠ ˛ ਤ 4.2: ྲྀೖͱྲྀग़ɿൃࢄ͋Γ ਤ
4.2 ͷֆͷΑ͏ʹӈʹ͍͘΄Ͳʢ\(x\) ͷ૿Ճͱͱʹ) ྲྀ͕૿͍͍͑ͯͬͯ Δ߹ͷྲྀΕͰɺͷಁ໌ʹೖ͖ͬͯͨਫͷྔΑΓग़͍ͯ͘ਫͷྔͷํ͕ଟ͍ͷ Ͱɺਖ਼ຯͷग़͍ͯͬͨྔͱ͍͏ͷ 0 ΑΓେ͖͍Ͱ͢ɻ ͜ΕΛ༙͖ग़͠ͱݴ͍·͢ɻ ࣜ 4.16: ൃࢄ͋Γ (༙͖ग़͠) div v > 0 Ͱ͢ɻ φϒϥԋࢉࢠΛ༻͍Δͱɺ ࣜ 4.16: ൃࢄ͋Γ (༙͖ग़͠) ∇ · v > 0 ͱॻ͘͜ͱ͕Ͱ͖·͢ɻ – 26 – -
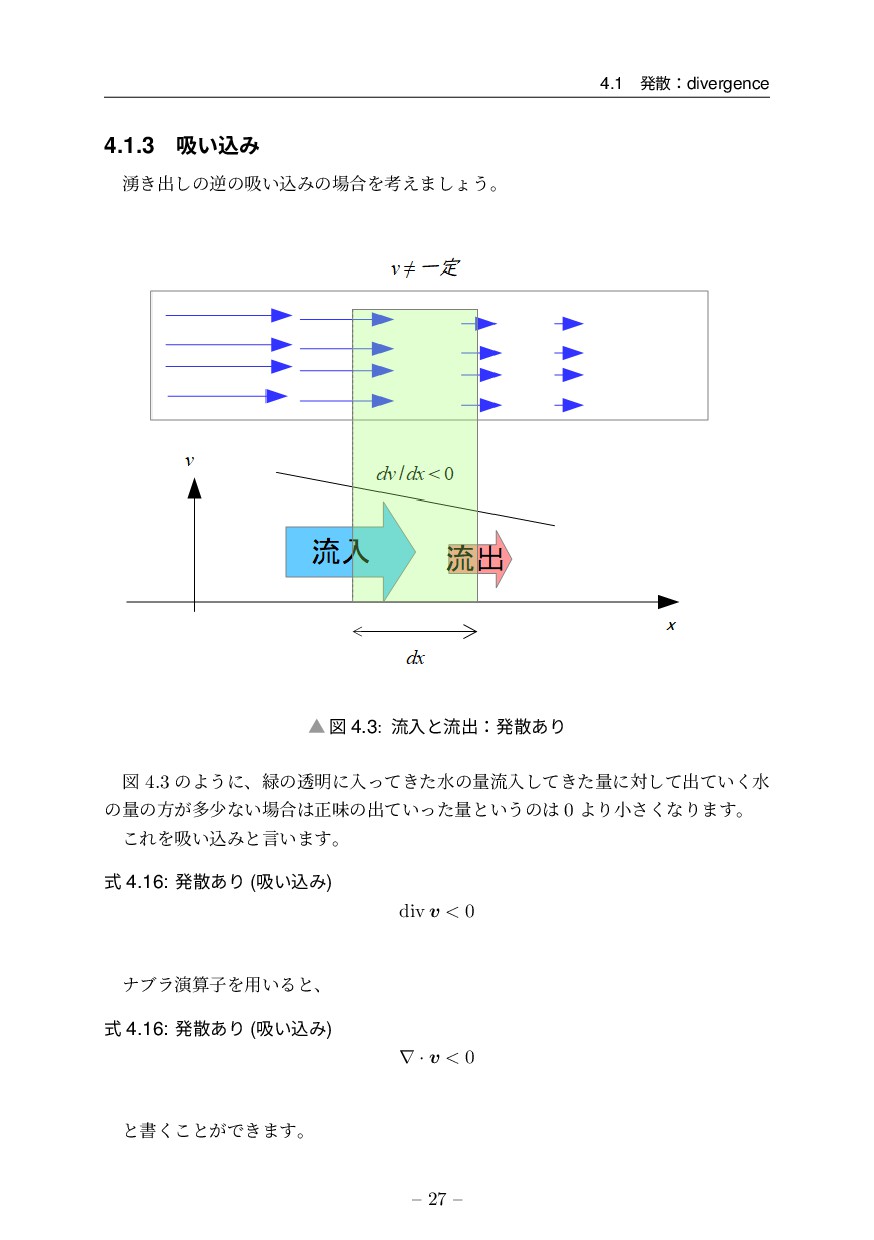
4.1 ൃࢄɿdivergence 4.1.3 ٵ͍ࠐΈ ༙͖ग़͠ͷٯͷٵ͍ࠐΈͷ߹Λߟ͑·͠ΐ͏ɻ ˛ ਤ 4.3: ྲྀೖͱྲྀग़ɿൃࢄ͋Γ ਤ
4.3 ͷΑ͏ʹɺͷಁ໌ʹೖ͖ͬͯͨਫͷྔྲྀೖ͖ͯͨ͠ྔʹରͯ͠ग़͍ͯ͘ਫ ͷྔͷํ͕ଟগͳ͍߹ਖ਼ຯͷग़͍ͯͬͨྔͱ͍͏ͷ 0 ΑΓখ͘͞ͳΓ·͢ɻ ͜ΕΛٵ͍ࠐΈͱݴ͍·͢ɻ ࣜ 4.16: ൃࢄ͋Γ (ٵ͍ࠐΈ) div v < 0 φϒϥԋࢉࢠΛ༻͍Δͱɺ ࣜ 4.16: ൃࢄ͋Γ (ٵ͍ࠐΈ) ∇ · v < 0 ͱॻ͘͜ͱ͕Ͱ͖·͢ɻ – 27 – -
ୈ 4 ষ ൃࢄ 4.1.4 ͳͥ ∇ ԋࢉࢠͱͷੵ͕ൃࢄͳͷ͔Λಋग़͢Δ Ͱͳͥ ∇
ԋࢉࢠͷੵ͕ൃࢄΛҙຯ͍ͯ͠Δͷ͔Λߟ͍͑ͨͱࢥ͍·͢ɻ x, y, z ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྲྀྔΛߟ͑Δ͜ͱͰൃࢄΛཧղ͍ͨ͠ͱ ࢥ͍·͢ɻ ˛ ਤ 4.4: x ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ ͯ͞ɺӈͷ໘͔Βग़͍ͯ͘ྲྀྔͱࠨͷ໘͔Βೖͬͯ͘Δྲྀྔͱ͍͏ͷΛߟ͑·͢ɻ • ग़͍ͯ͘ྲྀྔɿvx (x + dx)dydz • ೖͬͯ͘Δྲྀྔɿvx (x)dydz ˞ dx, dy, dz ඍখྔͱ͍ͯ͠·͢ɻ ͢Δͱਖ਼ຯͷग़͍ͯ͘ྲྀྔɺ ࣜ 4.16: x ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ vx (x + dx)dydz − vx (x)dydz ͱ͍͏͜ͱʹͳΓ·͢ɻ͜ΕΛ͏গࣜ͠มܗͯ͠Έ·͠ΐ͏ɻ – 28 – -
4.1 ൃࢄɿdivergence ࣜ 4.16: x ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ vx (x+dx)dydz−vx (x)dydz =
(vx (x+dx)−vx (x))dydz = vx (x + dx) − vx (x) dx dxdydz ͜͜Ͱ dx ˠ 0 ͱ͢Δͱɺvx(x+dx)−vx(x) dx = dvx dx ͔ͩΒɺ x ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྲྀྔ ࣜ 4.16: x ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ dvx dx dxdydz ͱͳΓ·͢ɻ ಉ༷ͷखॱΛʮy ํʹਨͳ໘ʯ ʮz ํʹਨͳ໘ʯͷਖ਼ຯͷग़͍ͯͬͨྔΛՃ ͑Εྑ͍͚ͩͰ͢ɻ ͏ҰࣜมܗΛ͢Δ·Ͱͳ͘ɺ y ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྲྀྔ ࣜ 4.16: y ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ dvz dz dxdydz z ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྲྀྔ ࣜ 4.16: z ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ dvy dy dxdydz ͜ΕΒΛ͢ͱɺ ࣜ 4.16: x, y, z ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ dvx dx + dvy dy + dvz dz dxdydz ͱͳΓ·͢ɻ – 29 – -
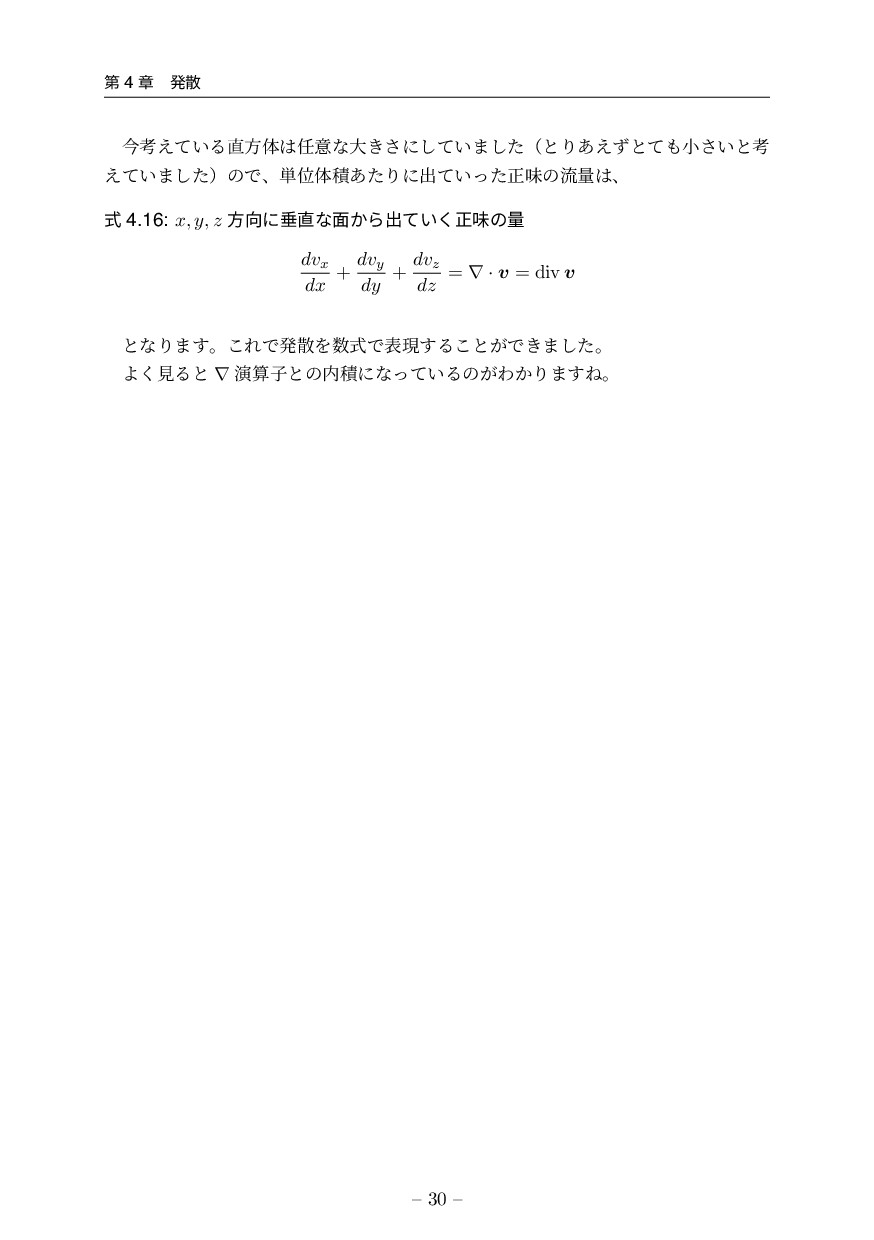
ୈ 4 ষ ൃࢄ ࠓߟ͍͑ͯΔํମҙͳେ͖͞ʹ͍ͯ͠·ͨ͠ʢͱΓ͋͑ͣͱͯখ͍͞ͱߟ ͍͑ͯ·ͨ͠ʣͷͰɺ୯Ґମੵ͋ͨΓʹग़͍ͯͬͨਖ਼ຯͷྲྀྔɺ ࣜ 4.16: x, y,
z ํʹਨͳ໘͔Βग़͍ͯ͘ਖ਼ຯͷྔ dvx dx + dvy dy + dvz dz = ∇ · v = div v ͱͳΓ·͢ɻ͜ΕͰൃࢄΛࣜͰදݱ͢Δ͜ͱ͕Ͱ͖·ͨ͠ɻ Α͘ݟΔͱ ∇ ԋࢉࢠͱͷੵʹͳ͍ͬͯΔͷ͕Θ͔Γ·͢Ͷɻ – 30 – -
ୈ 5 ষ ճస ຊهࣄͰφϒϥԋࢉࢠΛͬͨͱͯॏཁͳʮޯ gradʯ ʮൃࢄ divʯ ʮճస rotʯʹ͍ͭͯͷղઆΛߦ͍·͢ɻॳֶऀ͕ҎԼΛݟͯʮԿͩ͜ΕʁʯͱͳΒͳ͍
ͨΊͷষͰ͢ɻ* ޯɿgrad f(∇ f) * ൃࢄɿdiv v or ∇ · v * ճసɿrot v or ∇ × v ͜ΜͳํΛରʹ͍ͯ͠·͢ɻ • rot ʹۤखҙ͕ࣝ͋Δํ • rot ͷҙຯؚΊͯཧղ͍ͨ͠ํ ͜ΜͳํΛରʹ͍ͯ͠·͢ɻ • grad, div, rot ʹۤखҙ͕ࣝ͋Δํ • grad, div, rot ͷҙຯؚΊͯཧղ͍ͨ͠ํ https://takun-physics.net/4487/ 5.1 ճసɿrotation ֶه߸Ͱͷճసͷදݱ$\mathrm{rot}$͔ ∇× ͱͳΓ·͢ɻ ∇ ԋࢉࢠͱ͋ΔϕΫτϧ v ͱͷ֎ੵͰ͋Δͱ͓͖֮͑ͯ·͠ΐ͏ɻ @href{https://takun-physics.net/11678/} ͳͥ rot ͱॻ͘ͷ͔ͱ͍͏ͱճసͷӳޠ͕ rotation ͔ͩΒͦͷ಄ 3 จࣈΛͬ ͯ rot ͱॻ͘ͷͰ͢ɻ ·ͨɺ∇ = ( ∂ ∂x , ∂ ∂y , ∂ ∂z ) Λͬͯɺ͋ΔϕΫτϧͱͷ֎ੵΛͱΔͱͦΕճసΛҙ ຯ͢Δ͜ͱʹͳΓ·͢ɻ ࣜ 5.11: rot rot v = ∇ × v ͱॻ͖·͢ɻ ͜ΕΛ͝ͱʹॻ͍ͯΈ·͢ɻ – 31 – -
ୈ 5 ষ ճస ࣜ 5.11: rot ͷܭࢉ
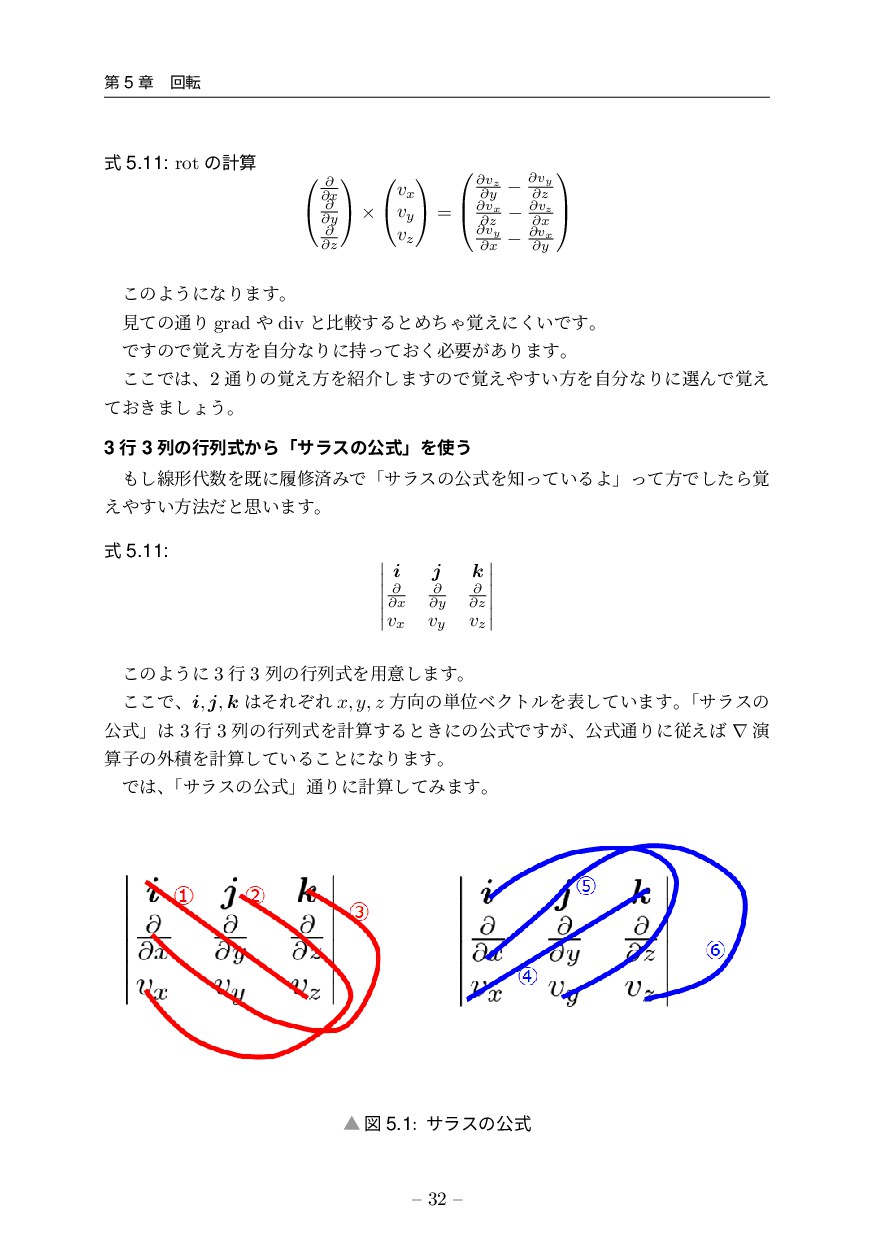
∂ ∂x ∂ ∂y ∂ ∂z × vx vy vz = ∂vz ∂y − ∂vy ∂z ∂vx ∂z − ∂vz ∂x ∂vy ∂x − ∂vx ∂y ͜ͷΑ͏ʹͳΓ·͢ɻ ݟͯͷ௨Γ grad div ͱൺֱ͢ΔͱΊͪΌ֮͑ʹ͍͘Ͱ͢ɻ Ͱ͢ͷͰ֮͑ํΛࣗͳΓʹ͓࣋ͬͯ͘ඞཁ͕͋Γ·͢ɻ ͜͜Ͱɺ2 ௨Γͷ֮͑ํΛհ͠·͢ͷͰ͍֮͑͢ํΛࣗͳΓʹબΜͰ֮͑ ͓͖ͯ·͠ΐ͏ɻ 3 ߦ 3 ྻͷߦྻ͔ࣜΒʮαϥεͷެࣜʯΛ͏ ͠ઢܗΛطʹཤमࡁΈͰʮαϥεͷެࣜΛ͍ͬͯΔΑʯͬͯํͰͨ͠Β֮ ͍͑͢ํ๏ͩͱࢥ͍·͢ɻ ࣜ 5.11: i j k ∂ ∂x ∂ ∂y ∂ ∂z vx vy vz ͜ͷΑ͏ʹ 3 ߦ 3 ྻͷߦྻࣜΛ༻ҙ͠·͢ɻ ͜͜Ͱɺi, j, k ͦΕͧΕ x, y, z ํͷ୯ҐϕΫτϧΛද͍ͯ͠·͢ɻ ʮαϥεͷ ެࣜʯ 3 ߦ 3 ྻͷߦྻࣜΛܭࢉ͢Δͱ͖ʹͷެࣜͰ͕͢ɺެࣜ௨Γʹै͑ ∇ ԋ ࢉࢠͷ֎ੵΛܭࢉ͍ͯ͠Δ͜ͱʹͳΓ·͢ɻ Ͱɺ ʮαϥεͷެࣜʯ௨Γʹܭࢉͯ͠Έ·͢ɻ ˛ ਤ 5.1: αϥεͷެࣜ – 32 – -
5.1 ճసɿrotation (ᶃʴᶄʴᶅ)-(ᶆ + ᶇ + ᶈ) Λܭࢉ͢Εྑ͍Ͱ͢ɻ ࣜ 5.4:
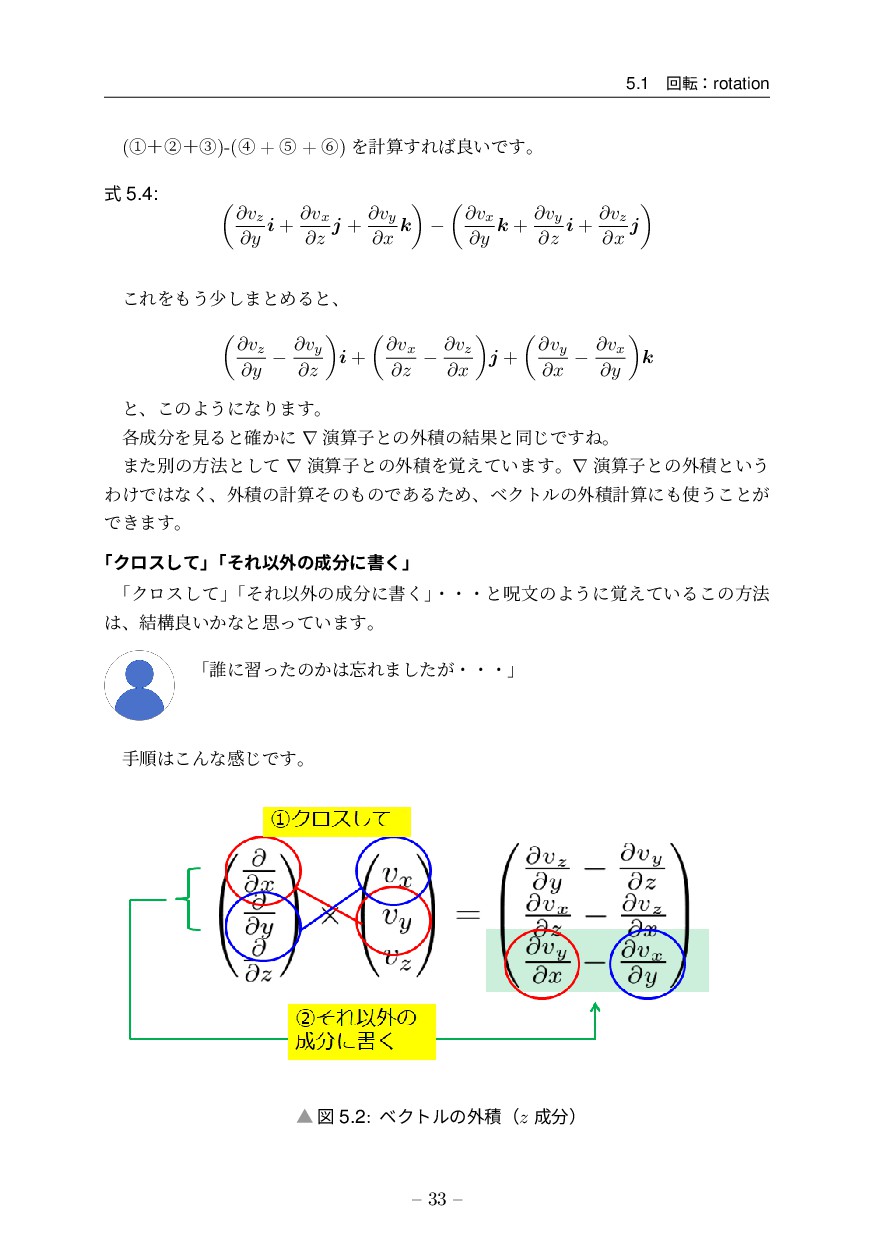
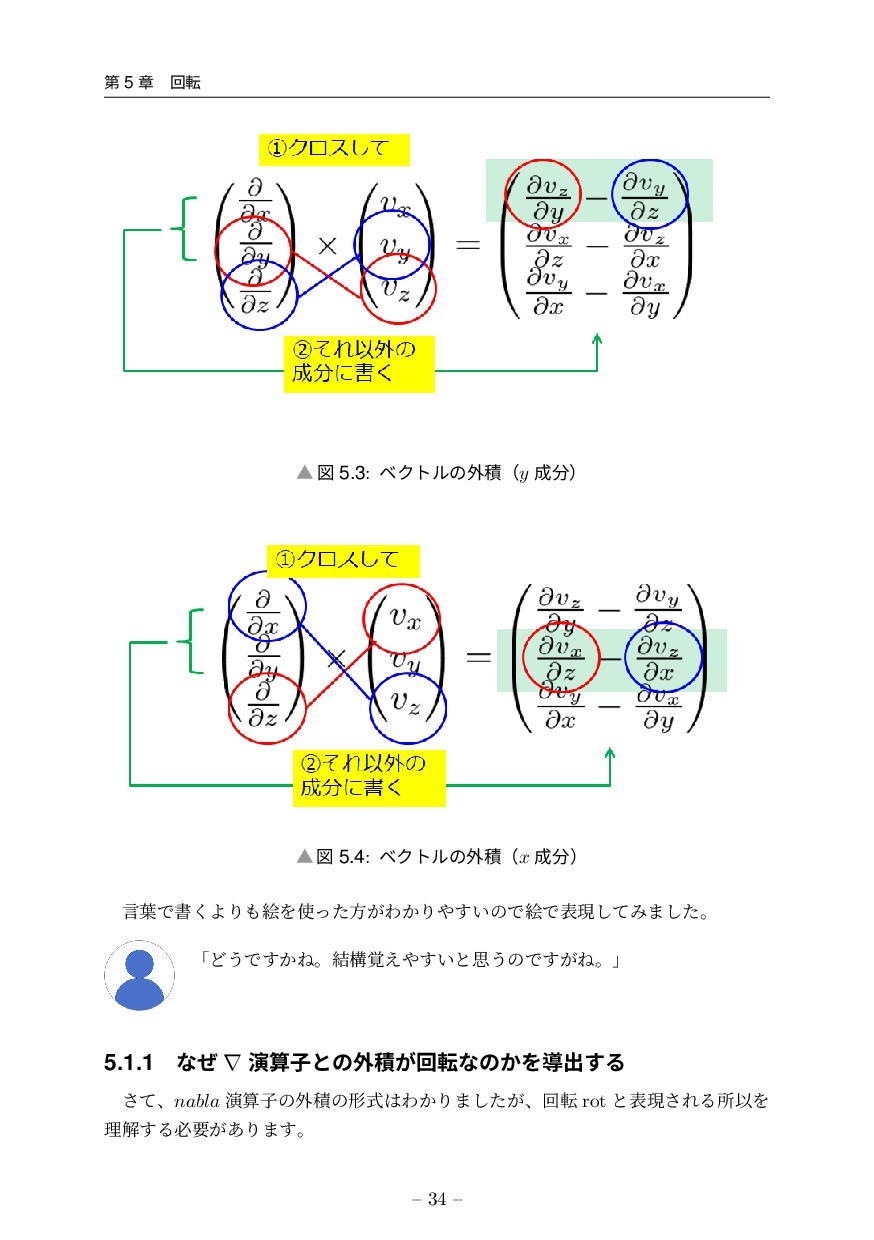
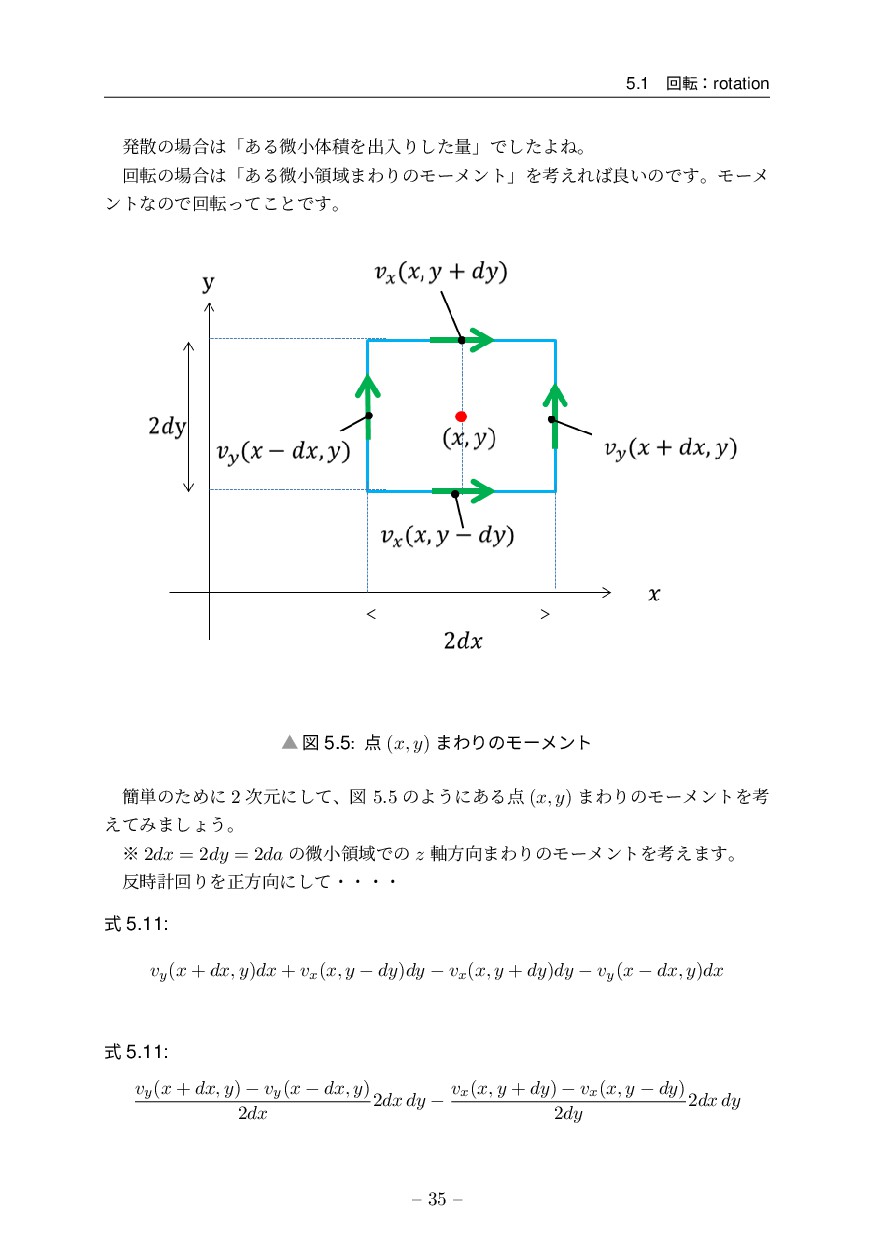
∂vz ∂y i + ∂vx ∂z j + ∂vy ∂x k − ∂vx ∂y k + ∂vy ∂z i + ∂vz ∂x j ͜ΕΛ͏গ͠·ͱΊΔͱɺ ∂vz ∂y − ∂vy ∂z i + ∂vx ∂z − ∂vz ∂x j + ∂vy ∂x − ∂vx ∂y k ͱɺ͜ͷΑ͏ʹͳΓ·͢ɻ ֤ΛݟΔͱ͔֬ʹ ∇ ԋࢉࢠͱͷ֎ੵͷ݁Ռͱಉ͡Ͱ͢Ͷɻ ·ͨผͷํ๏ͱͯ͠ ∇ ԋࢉࢠͱͷ֎ੵΛ͍֮͑ͯ·͢ɻ∇ ԋࢉࢠͱͷ֎ੵͱ͍͏ Θ͚Ͱͳ͘ɺ֎ੵͷܭࢉͦͷͷͰ͋ΔͨΊɺϕΫτϧͷ֎ੵܭࢉʹ͏͜ͱ͕ Ͱ͖·͢ɻ ʮΫϩεͯ͠ʯ ʮͦΕҎ֎ͷʹॻ͘ʯ ʮΫϩεͯ͠ʯ ʮͦΕҎ֎ͷʹॻ͘ʯ ɾɾɾͱढจͷΑ͏ʹ͍֮͑ͯΔ͜ͷํ๏ ɺ݁ߏྑ͍͔ͳͱࢥ͍ͬͯ·͢ɻ ʮ୭ʹशͬͨͷ͔Ε·͕ͨ͠ɾɾɾʯ खॱ͜Μͳײ͡Ͱ͢ɻ ˛ ਤ 5.2: ϕΫτϧͷ֎ੵʢz ʣ – 33 – -
ୈ 5 ষ ճస ˛ ਤ 5.3: ϕΫτϧͷ֎ੵʢy ʣ ˛
ਤ 5.4: ϕΫτϧͷ֎ੵʢx ʣ ݴ༿Ͱॻ͘ΑΓֆΛͬͨํ͕Θ͔Γ͍͢ͷͰֆͰදݱͯ͠Έ·ͨ͠ɻ ʮͲ͏Ͱ͔͢Ͷɻ݁ߏ͍֮͑͢ͱࢥ͏ͷͰ͕͢Ͷɻʯ 5.1.1 ͳͥ ∇ ԋࢉࢠͱͷ֎ੵ͕ճసͳͷ͔Λಋग़͢Δ ͯ͞ɺnabla ԋࢉࢠͷ֎ੵͷܗࣜΘ͔Γ·͕ͨ͠ɺճస rot ͱදݱ͞ΕΔॴҎΛ ཧղ͢Δඞཁ͕͋Γ·͢ɻ – 34 – -
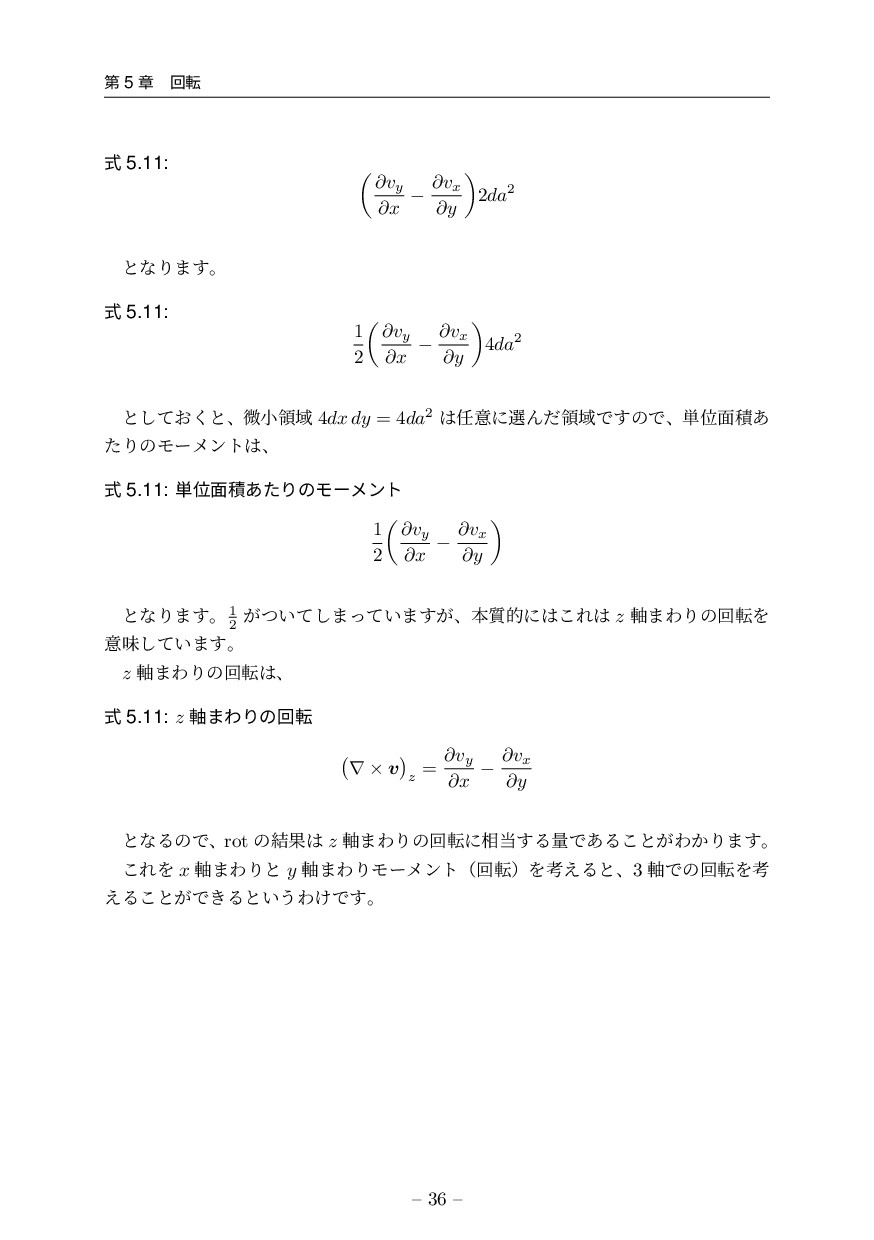
5.1 ճసɿrotation ൃࢄͷ߹ʮ͋ΔඍখମੵΛग़ೖΓͨ͠ྔʯͰͨ͠ΑͶɻ ճసͷ߹ʮ͋ΔඍখྖҬ·ΘΓͷϞʔϝϯτʯΛߟ͑Εྑ͍ͷͰ͢ɻϞʔϝ ϯτͳͷͰճసͬͯ͜ͱͰ͢ɻ ˛ ਤ 5.5: (x,
y) ·ΘΓͷϞʔϝϯτ ؆୯ͷͨΊʹ 2 ࣍ݩʹͯ͠ɺਤ 5.5 ͷΑ͏ʹ͋Δ (x, y) ·ΘΓͷϞʔϝϯτΛߟ ͑ͯΈ·͠ΐ͏ɻ ˞ 2dx = 2dy = 2da ͷඍখྖҬͰͷ z ࣠ํ·ΘΓͷϞʔϝϯτΛߟ͑·͢ɻ ࣌ܭճΓΛਖ਼ํʹͯ͠ɾɾɾɾ ࣜ 5.11: vy (x + dx, y)dx + vx (x, y − dy)dy − vx (x, y + dy)dy − vy (x − dx, y)dx ࣜ 5.11: vy (x + dx, y) − vy (x − dx, y) 2dx 2dx dy − vx (x, y + dy) − vx (x, y − dy) 2dy 2dx dy – 35 – -
ୈ 5 ষ ճస ࣜ 5.11: ∂vy ∂x − ∂vx
∂y 2da2 ͱͳΓ·͢ɻ ࣜ 5.11: 1 2 ∂vy ∂x − ∂vx ∂y 4da2 ͱ͓ͯ͘͠ͱɺඍখྖҬ 4dx dy = 4da2 ҙʹબΜͩྖҬͰ͢ͷͰɺ୯Ґ໘ੵ͋ ͨΓͷϞʔϝϯτɺ ࣜ 5.11: ୯Ґ໘ੵ͋ͨΓͷϞʔϝϯτ 1 2 ∂vy ∂x − ∂vx ∂y ͱͳΓ·͢ɻ1 2 ͕͍ͭͯ͠·͍ͬͯ·͕͢ɺຊ࣭తʹ͜Ε z ࣠·ΘΓͷճసΛ ҙຯ͍ͯ͠·͢ɻ z ࣠·ΘΓͷճసɺ ࣜ 5.11: z ࣠·ΘΓͷճస ∇ × v z = ∂vy ∂x − ∂vx ∂y ͱͳΔͷͰɺrot ͷ݁Ռ z ࣠·ΘΓͷճసʹ૬͢ΔྔͰ͋Δ͜ͱ͕Θ͔Γ·͢ɻ ͜ΕΛ x ࣠·ΘΓͱ y ࣠·ΘΓϞʔϝϯτʢճసʣΛߟ͑Δͱɺ3 ࣠ͰͷճసΛߟ ͑Δ͜ͱ͕Ͱ͖Δͱ͍͏Θ͚Ͱ͢ɻ – 36 – -
ϕΫτϧղੳೖ ॳֶऀͷͨΊޯ grad, ൃࢄ div, ճస rot 2021 5
݄ 12 ɹ ver 1.0 ஶɹऀ ӉʹೖͬͨΧϚΩϦ © 2021 ӉʹೖͬͨΧϚΩϦ (powered by Re:VIEW Starter)
 kamakiri1225
 trycycle
 junkashihara
 xspa2012
 tagtag
 institutdelelevage
 sshimizu2006
 psj59129
 konakalab
 okana2ki
 ykiyota
 axbom
 aleyda
 reverentgeek
 tammyeverts
 destraynor
 trishagee
 ianozsvald
 mlcsv
 cassininazir
 akademiya2063
 tomoyanonymous