Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Collision Prediction and Visual Explanation Gen...
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
Semantic Machine Intelligence Lab., Keio Univ.
PRO
September 06, 2021
Technology
1.9k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Collision Prediction and Visual Explanation Generation for Object Placement Task by Domestic Service Robots
Semantic Machine Intelligence Lab., Keio Univ.
PRO
September 06, 2021
Transcript
18 slides
畑中駿平1,上田雄斗1,植田有咲1,平川翼2,山下隆義2,藤吉弘亘2,杉浦孔明1 1慶應義塾大学,2中部大学 生活支援ロボットによる物体配置タスクにおける 危険性予測および視覚的説明生成
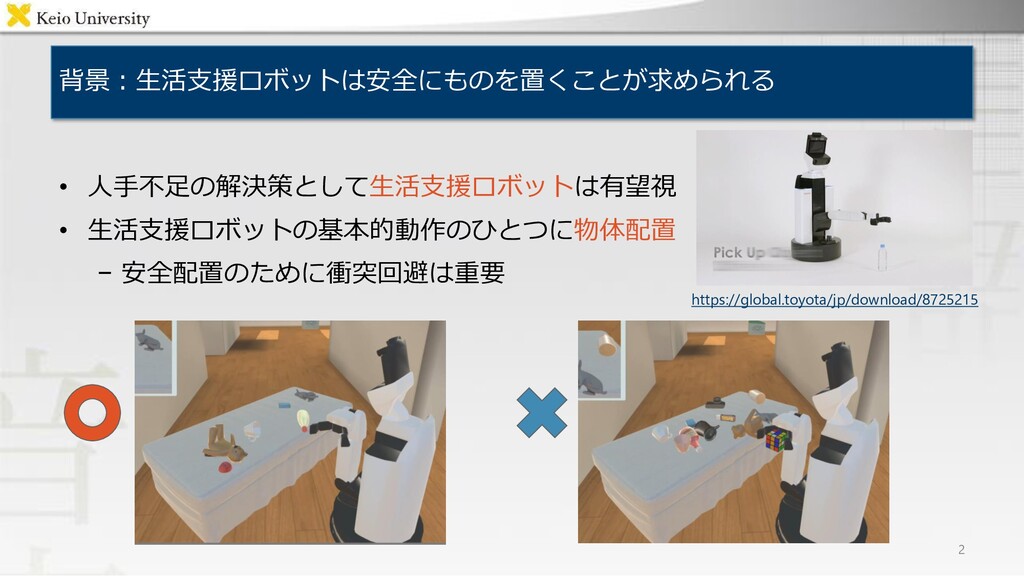
背景:生活支援ロボットは安全にものを置くことが求められる • 人手不足の解決策として生活支援ロボットは有望視 • 生活支援ロボットの基本的動作のひとつに物体配置 − 安全配置のために衝突回避は重要 2 https://global.toyota/jp/download/8725215
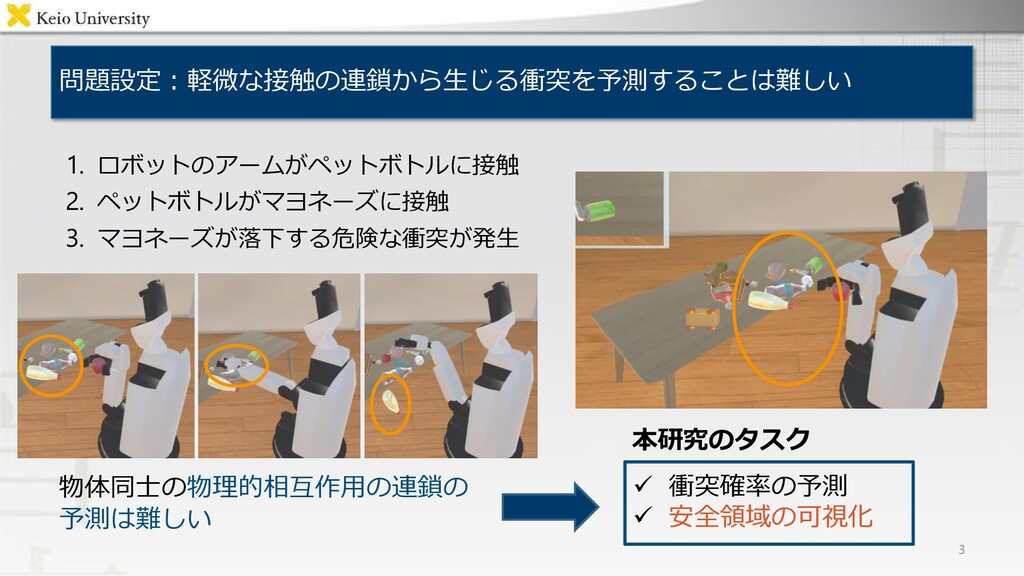
問題設定:軽微な接触の連鎖から生じる衝突を予測することは難しい 1. ロボットのアームがペットボトルに接触 2. ペットボトルがマヨネーズに接触 3. マヨネーズが落下する危険な衝突が発生 物体同士の物理的相互作用の連鎖の 予測は難しい 3
✓ 衝突確率の予測 ✓ 安全領域の可視化 本研究のタスク
既存研究:生活支援ロボットが行うべき代表的なサブタスク 4 サブタスク 代表的研究 概要 Pick & Place [Zeng+, ICRA18]
新規の物体を把持して認識可能 Grasping DIRL [Tanwani+, CoRL20] 敵対的学習を用いた実環境転用 Placing PonNet [Magassouba+, AR21] Transformer PonNet [植田+, JSAI21] Attention Branch Network [Fukui+, CVPR19] を 用いて物体同士の衝突確率を予測 DIRL Transformer PonNet [Zeng+, ICRA18]
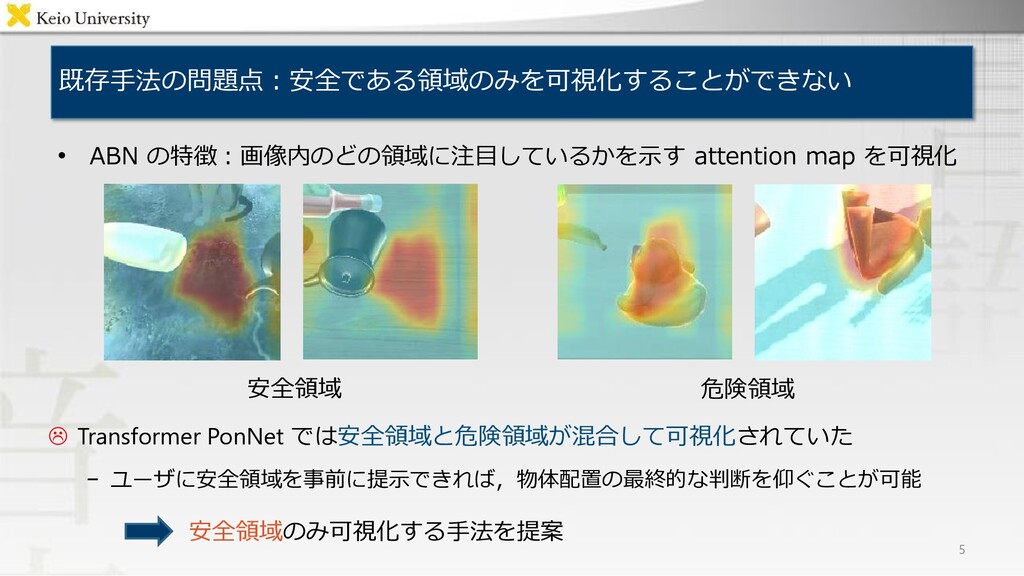
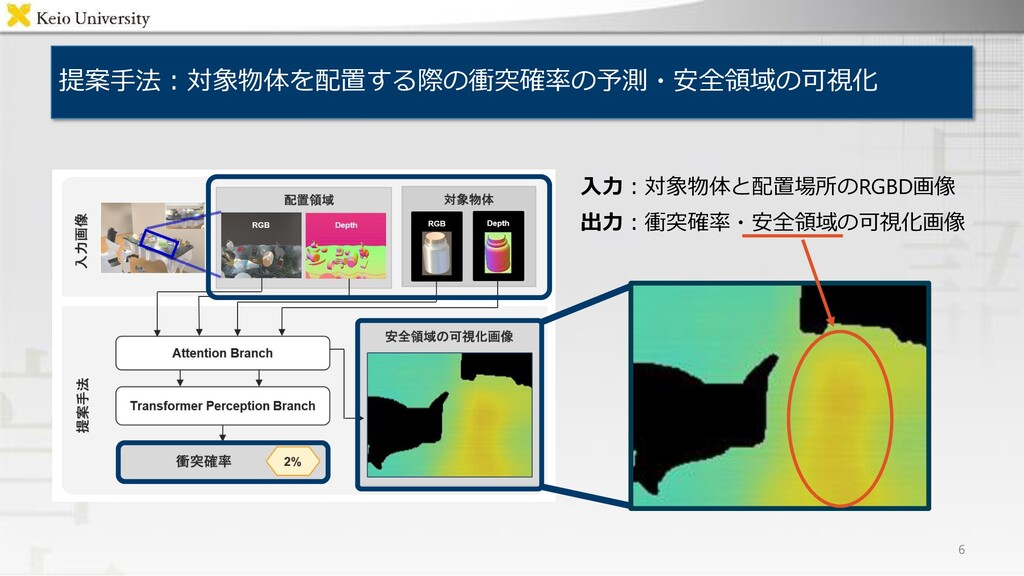
既存手法の問題点:安全である領域のみを可視化することができない Transformer PonNet では安全領域と危険領域が混合して可視化されていた − ユーザに安全領域を事前に提示できれば,物体配置の最終的な判断を仰ぐことが可能 5 安全領域 危険領域
安全領域のみ可視化する手法を提案 • ABN の特徴:画像内のどの領域に注目しているかを示す attention map を可視化
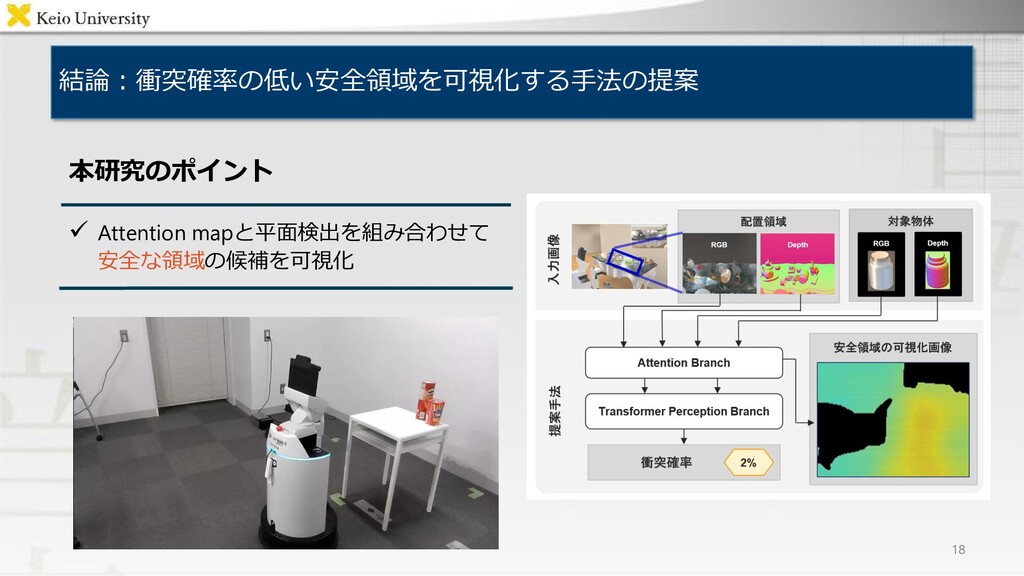
提案手法:対象物体を配置する際の衝突確率の予測・安全領域の可視化 6 入力:対象物体と配置場所のRGBD画像 出力:衝突確率・安全領域の可視化画像
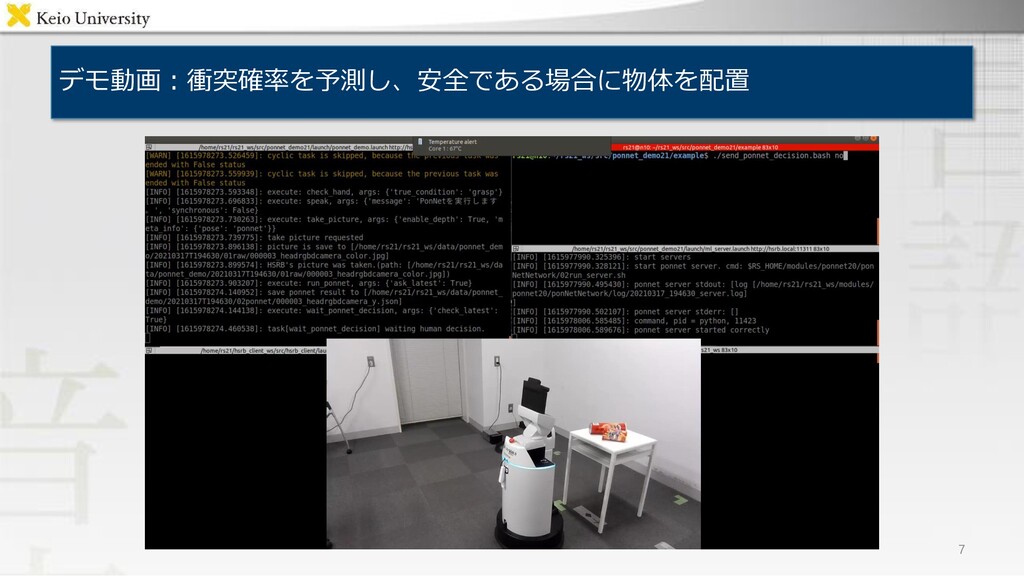
デモ動画:衝突確率を予測し、安全である場合に物体を配置 7
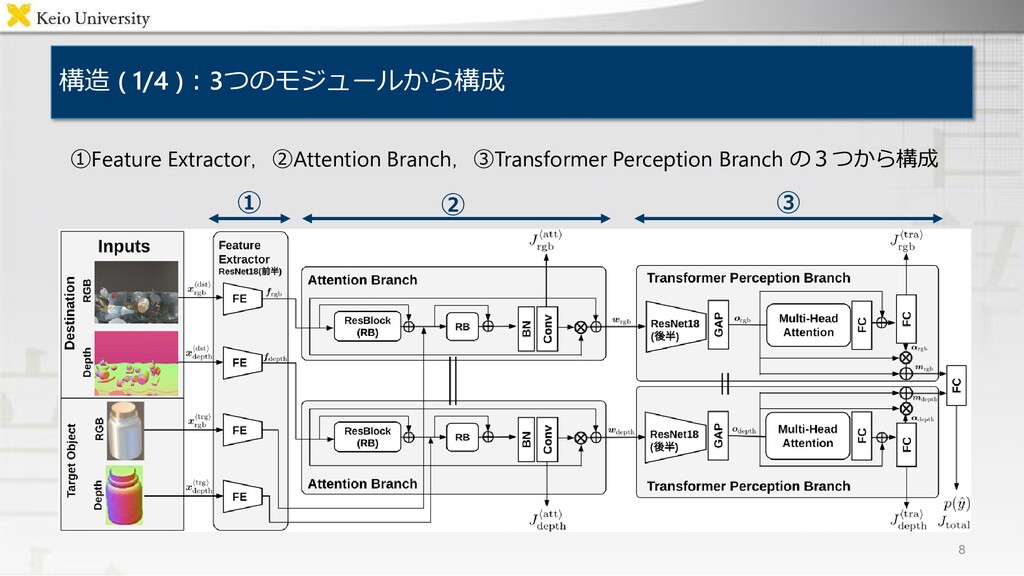
構造 ( 1/4 ):3つのモジュールから構成 8 ①Feature Extractor,②Attention Branch,③Transformer Perception Branch
の3つから構成 ① ② ③
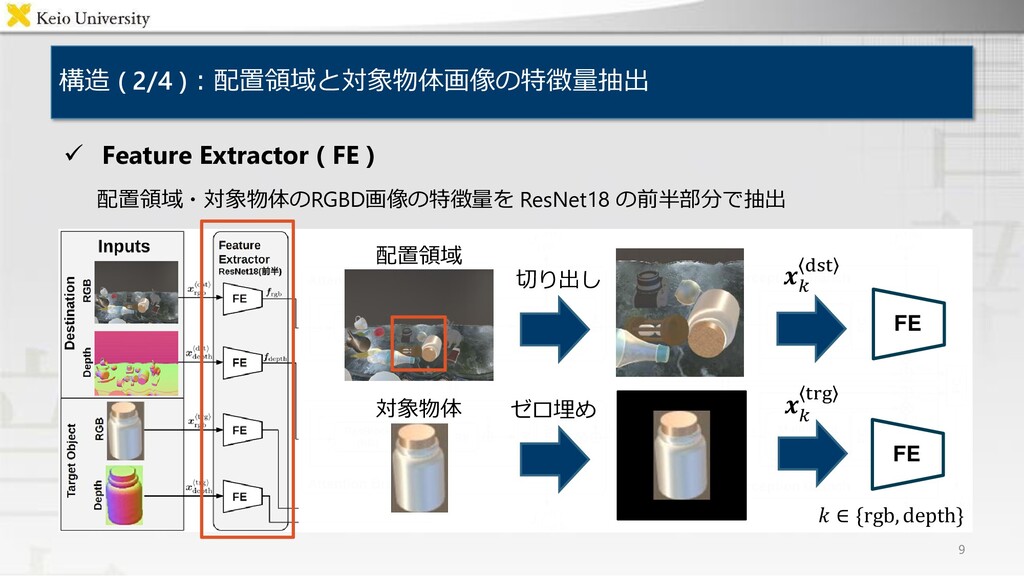
✓ Feature Extractor ( FE ) 配置領域・対象物体のRGBD画像の特徴量を ResNet18 の前半部分で抽出 構造
( 2/4 ):配置領域と対象物体画像の特徴量抽出 9 切り出し ゼロ埋め 𝒙 𝑘 dst 𝒙 𝑘 trg 𝑘 ∈ {rgb, depth} FE FE 配置領域 対象物体
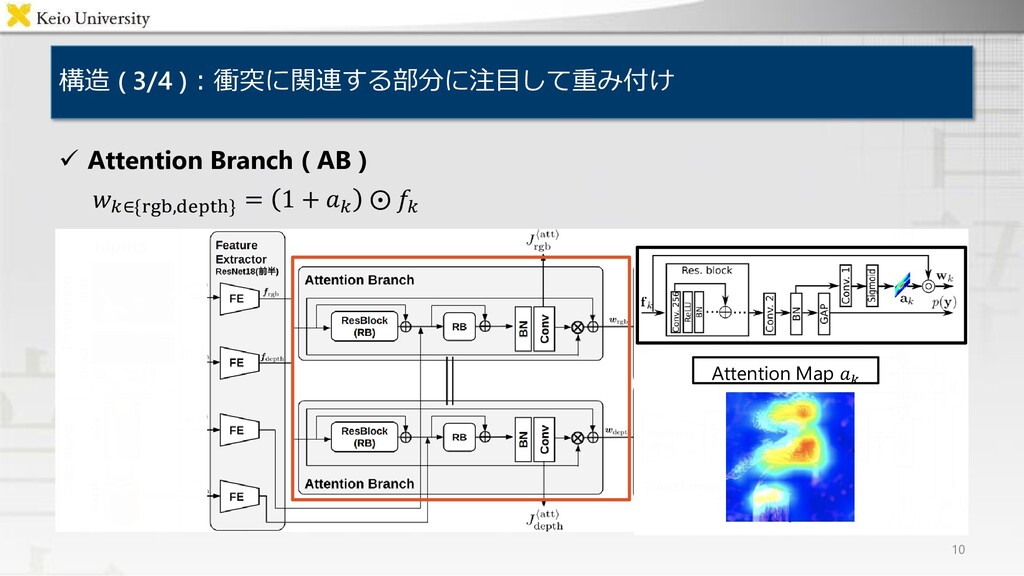
構造 ( 3/4 ):衝突に関連する部分に注目して重み付け ✓ Attention Branch ( AB )
𝑤𝑘∈{rgb,depth} = 1 + 𝑎𝑘 ⨀ 𝑓𝑘 10 Attention Map 𝑎𝑘
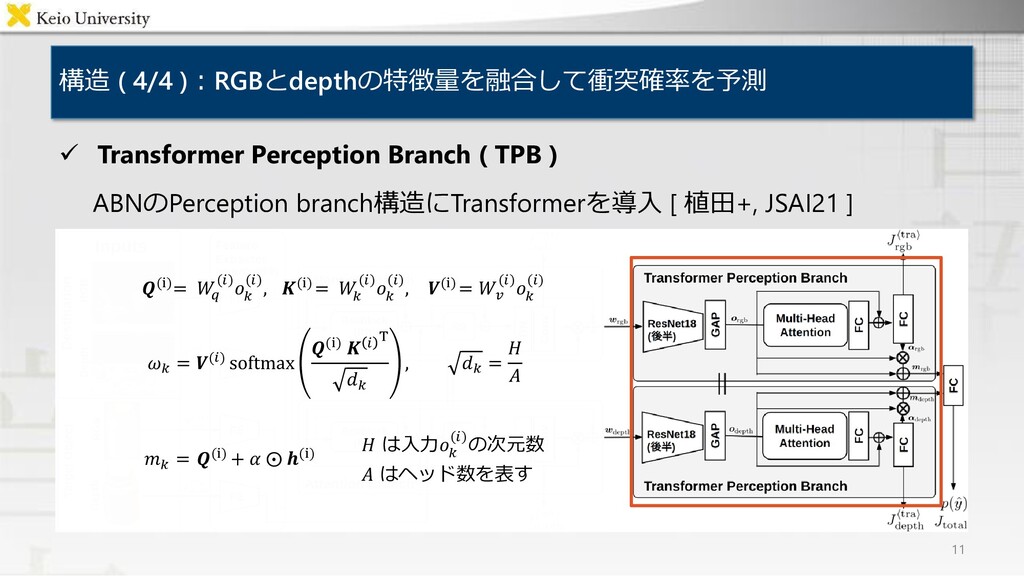
構造 ( 4/4 ):RGBとdepthの特徴量を融合して衝突確率を予測 ✓ Transformer Perception Branch ( TPB
) ABNのPerception branch構造にTransformerを導入 [ 植田+, JSAI21 ] 11 𝑸(i)= 𝑊 𝑞 (𝑖)𝑜 𝑘 (𝑖), 𝑲(i) = 𝑊 𝑘 (𝑖)𝑜 𝑘 (𝑖), 𝑽(i) = 𝑊𝑣 (𝑖)𝑜 𝑘 (𝑖) 𝜔𝑘 = 𝑽(𝑖) softmax 𝑸(i) 𝑲 𝑖 T 𝑑𝑘 , 𝑑𝑘 = 𝐻 𝐴 𝑚𝑘 = 𝑸(i) + 𝛼 ⨀ 𝒉(i) 𝐻 は入力𝑜 𝑘 (𝑖)の次元数 𝐴 はヘッド数を表す
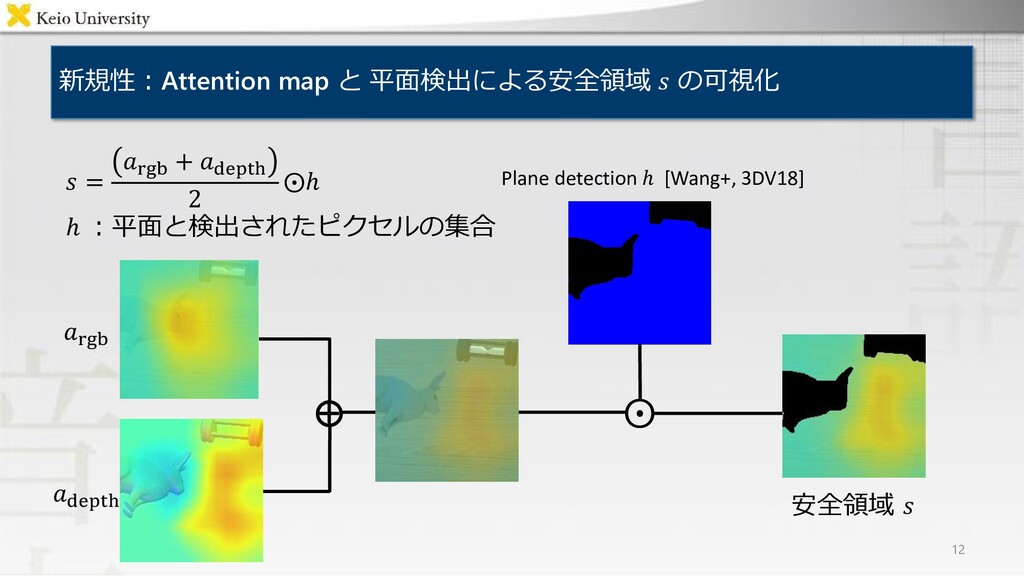
新規性:Attention map と 平面検出による安全領域 𝑠 の可視化 𝑠 = 𝑎rgb +
𝑎depth 2 ⨀ℎ ℎ :平面と検出されたピクセルの集合 ⊕ ⨀ Plane detection ℎ [Wang+, 3DV18] 安全領域 𝑠 12 𝑎rgb 𝑎depth
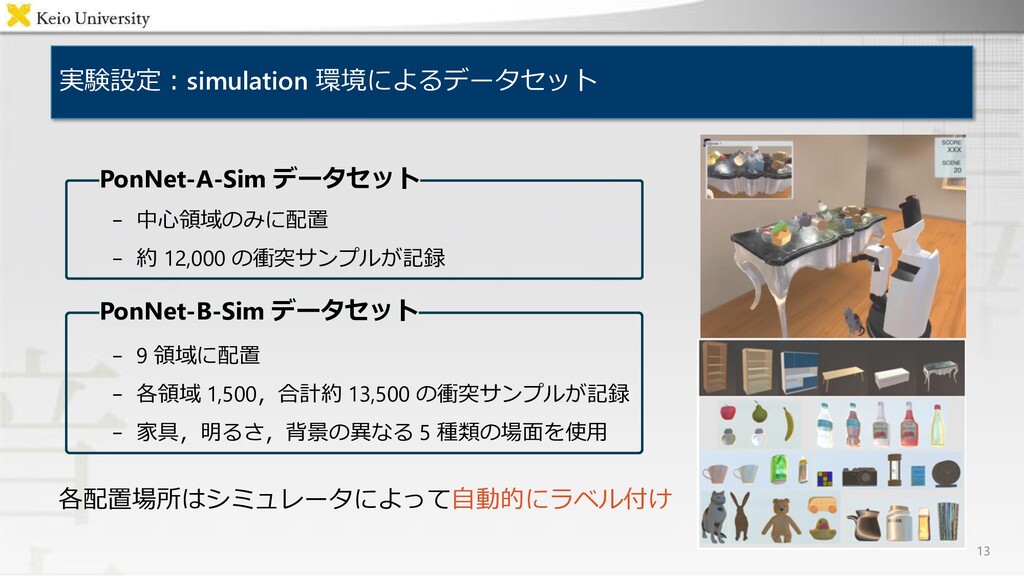
実験設定:simulation 環境によるデータセット 各配置場所はシミュレータによって自動的にラベル付け 13 PonNet-A-Sim データセット − 中心領域のみに配置 − 約
12,000 の衝突サンプルが記録 PonNet-B-Sim データセット − 9 領域に配置 − 各領域 1,500,合計約 13,500 の衝突サンプルが記録 − 家具,明るさ,背景の異なる 5 種類の場面を使用
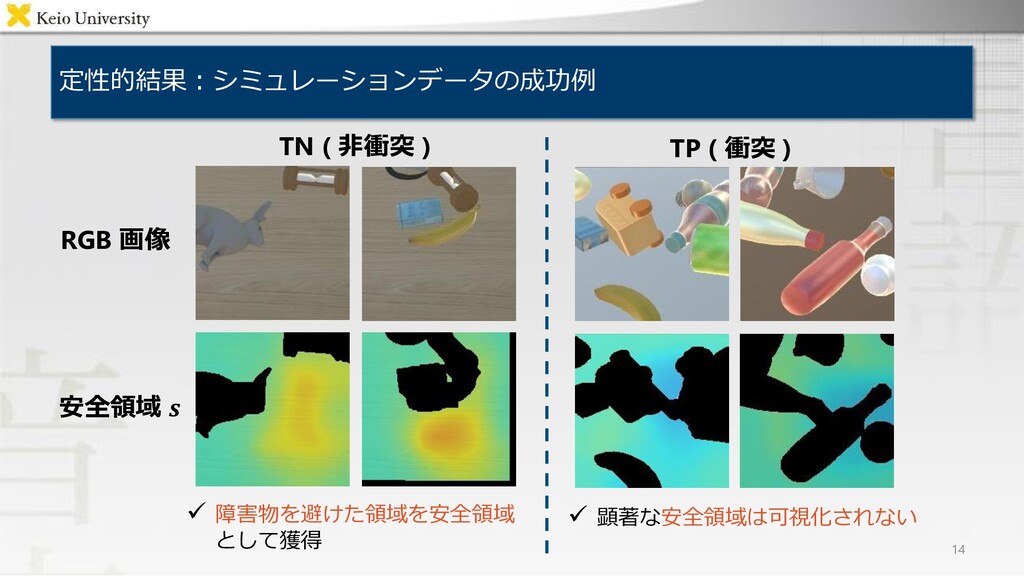
定性的結果:シミュレーションデータの成功例 ✓ 障害物を避けた領域を安全領域 として獲得 RGB 画像 安全領域 𝒔 TN (
非衝突 ) TP ( 衝突 ) 14 ✓ 顕著な安全領域は可視化されない
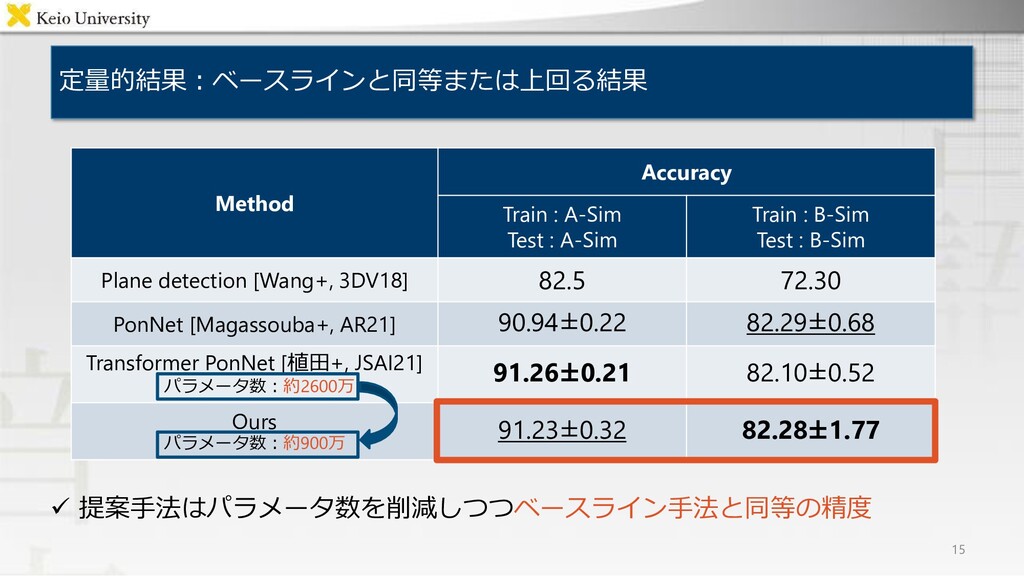
Method Accuracy Train : A-Sim Test : A-Sim Train :
B-Sim Test : B-Sim Plane detection [Wang+, 3DV18] 82.5 72.30 PonNet [Magassouba+, AR21] 90.94±0.22 82.29±0.68 Transformer PonNet [植田+, JSAI21] パラメータ数:約2600万 91.26±0.21 82.10±0.52 Ours パラメータ数:約900万 91.23±0.32 82.28±1.77 定量的結果:ベースラインと同等または上回る結果 ✓ 提案手法はパラメータ数を削減しつつベースライン手法と同等の精度 15
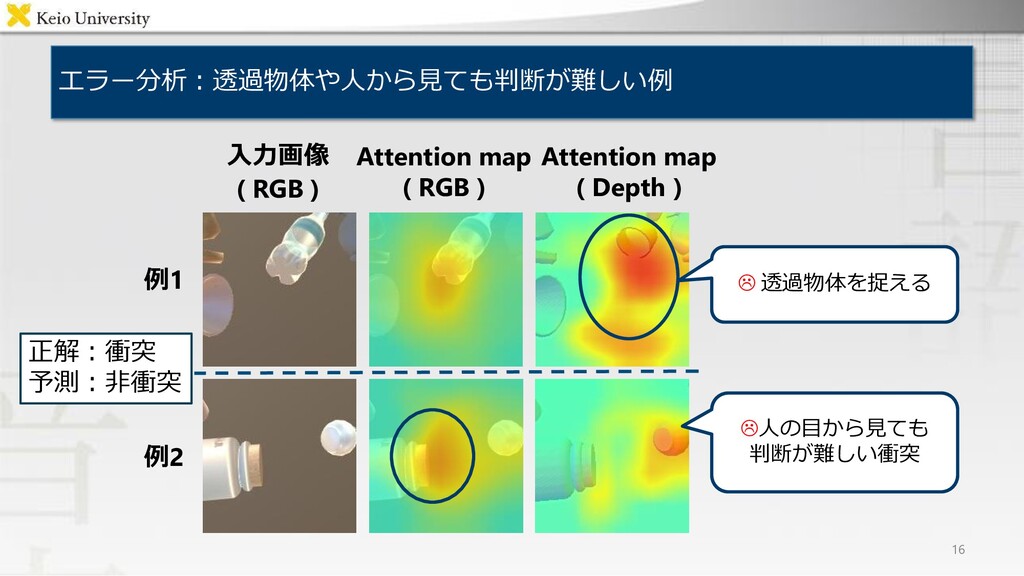
エラー分析:透過物体や人から見ても判断が難しい例 入力画像 ( RGB ) 16 Attention map ( RGB
) Attention map ( Depth ) 例1 例2 正解:衝突 予測:非衝突 透過物体を捉える 人の目から見ても 判断が難しい衝突
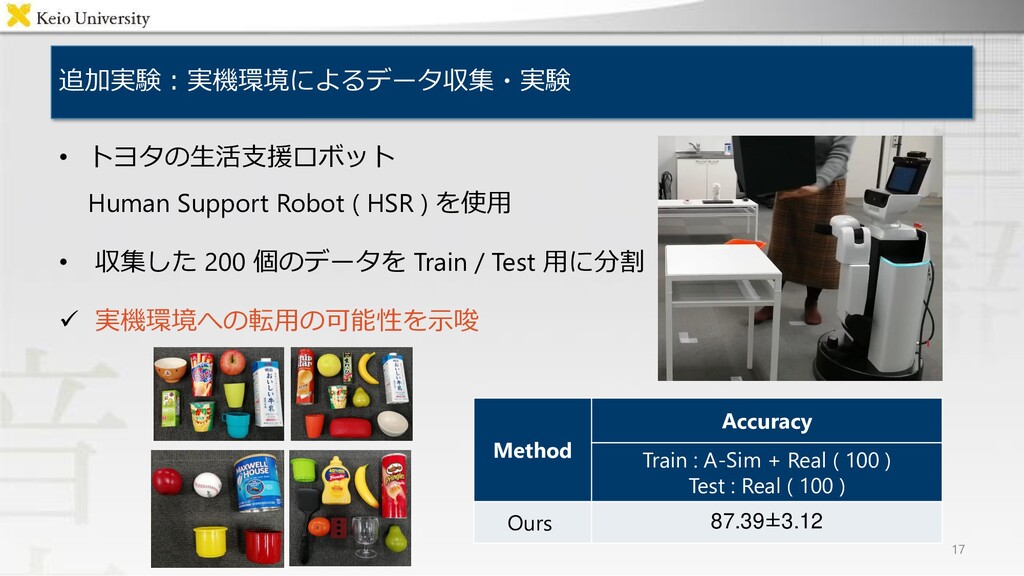
追加実験:実機環境によるデータ収集・実験 17 • トヨタの生活支援ロボット Human Support Robot ( HSR )
を使用 • 収集した 200 個のデータを Train / Test 用に分割 ✓ 実機環境への転用の可能性を示唆 Method Accuracy Train : A-Sim + Real ( 100 ) Test : Real ( 100 ) Ours 87.39±3.12
結論:衝突確率の低い安全領域を可視化する手法の提案 本研究のポイント ✓ Attention mapと平面検出を組み合わせて 安全な領域の候補を可視化 18
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
慶應義塾大学 AI実践05 論文執筆の仕組み化
keio_smilab
PRO
7
3.9k
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
170
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
230
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
200
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
270
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
300
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
210
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
260
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
79
Other Decks in Technology
See All in Technology
AI時代の組織作り:チーム開発から「個人×AI」への移行と、持続可能な「開発資本」の築き方
ham0215
3
840
セキュリティ専任チームなしで攻撃を先回りするSREが実践したSIEM on Amazon OpenSearch Service
cscengineer
PRO
1
860
AI時代に求められる優秀なTechLeadの振る舞い
pospome
11
16k
Bots in Kiro Crew (One point of contact for ongoing work) | Kiro: Zero to Hero 12
inariku
PRO
1
130
DBTS2026 盛り上がってますか!?Databricksが実現するAI時代のデータ基盤
akuwano
1
200
Kiro CLI 入門 (ターミナルと CI で使う) | 目指せ Kiro マスター 03
inariku
PRO
2
140
複数システムが同居した 15 年物の AWS アカウントを解体するための考古学
wa6sn
3
150
少ない人手 限られた予算 それでも守る 消せない・見つける・戻れる オールハザード型BCP on AWS / 20261107 Mitsutoshi Matsuo
shift_evolve
PRO
0
370
大江戸Ruby会議でデータベース クライアントの話をするのは 間違っているだろうか
yahonda
1
120
Quick Automate | 目指せ Quick マスター 12
inariku
PRO
1
110
並列度を下げたら速くなった — go build の重複コンパイルを実測で見る
tomoaki25
2
1.2k
Steering と Hook (チームの決まりを守らせる) | 目指せ Kiro マスター 06
inariku
PRO
2
120
Featured
See All Featured
Raft: Consensus for Rubyists
vanstee
143
7.9k
A brief & incomplete history of UX Design for the World Wide Web: 1989–2019
jct
2
560
Measuring & Analyzing Core Web Vitals
bluesmoon
9
1.1k
Navigating the Design Leadership Dip - Product Design Week Design Leaders+ Conference 2024
apolaine
2
520
Collaborative Software Design: How to facilitate domain modelling decisions
baasie
1
380
Test your architecture with Archunit
thirion
2
2.5k
The Cost Of JavaScript in 2023
addyosmani
56
10k
What Being in a Rock Band Can Teach Us About Real World SEO
427marketing
0
1.1k
[Rails World 2026] Durable orchestration on Rails: from continuation to workflow
palkan
4
1.2k
Agile Actions for Facilitating Distributed Teams - ADO2019
mkilby
0
340
AI Search: Where Are We & What Can We Do About It?
aleyda
0
8.2k
The Success of Rails: Ensuring Growth for the Next 100 Years
eileencodes
47
8.4k


 keio_smilab
 ham0215
 cscengineer
 pospome
 inariku
 akuwano
 wa6sn
 shift_evolve
 yahonda
 tomoaki25
 vanstee
 jct
 bluesmoon
 apolaine
 baasie
 thirion
 addyosmani
 427marketing
 palkan
 mkilby
 aleyda
 eileencodes