Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[JSAI22] Moment-based Adversarial Training for ...
Search
Semantic Machine Intelligence Lab., Keio Univ.
PRO
June 10, 2022
Technology
2.3k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[JSAI22] Moment-based Adversarial Training for Embodied Language Comprehension
Semantic Machine Intelligence Lab., Keio Univ.
PRO
June 10, 2022
Transcript
16 slides
Vision-and-Language Navigationタスクにおける 敵対的サブゴール⽣成 慶應義塾⼤学 ⽯川慎太朗,杉浦孔明
背景︓⾃律エージェントによる⽣活⽀援への期待 2 [Toyota Research Institute/YouTube] Vision-and-Language Navigation (VLN) - 3次元環境において、⾃然⾔語命令をもとにエージェントがタスクを実⾏
- 本研究の⽬標︓家庭環境において、⽣活⽀援タスクを実⾏するエージェントの構築 社会課題 - ⽇常⽣活における⽀援・介助の必要性 - 在宅介助者の不⾜ ⼈間の発する命令⽂をもとに、 ⽣活⽀援タスクを実⾏できれば便利
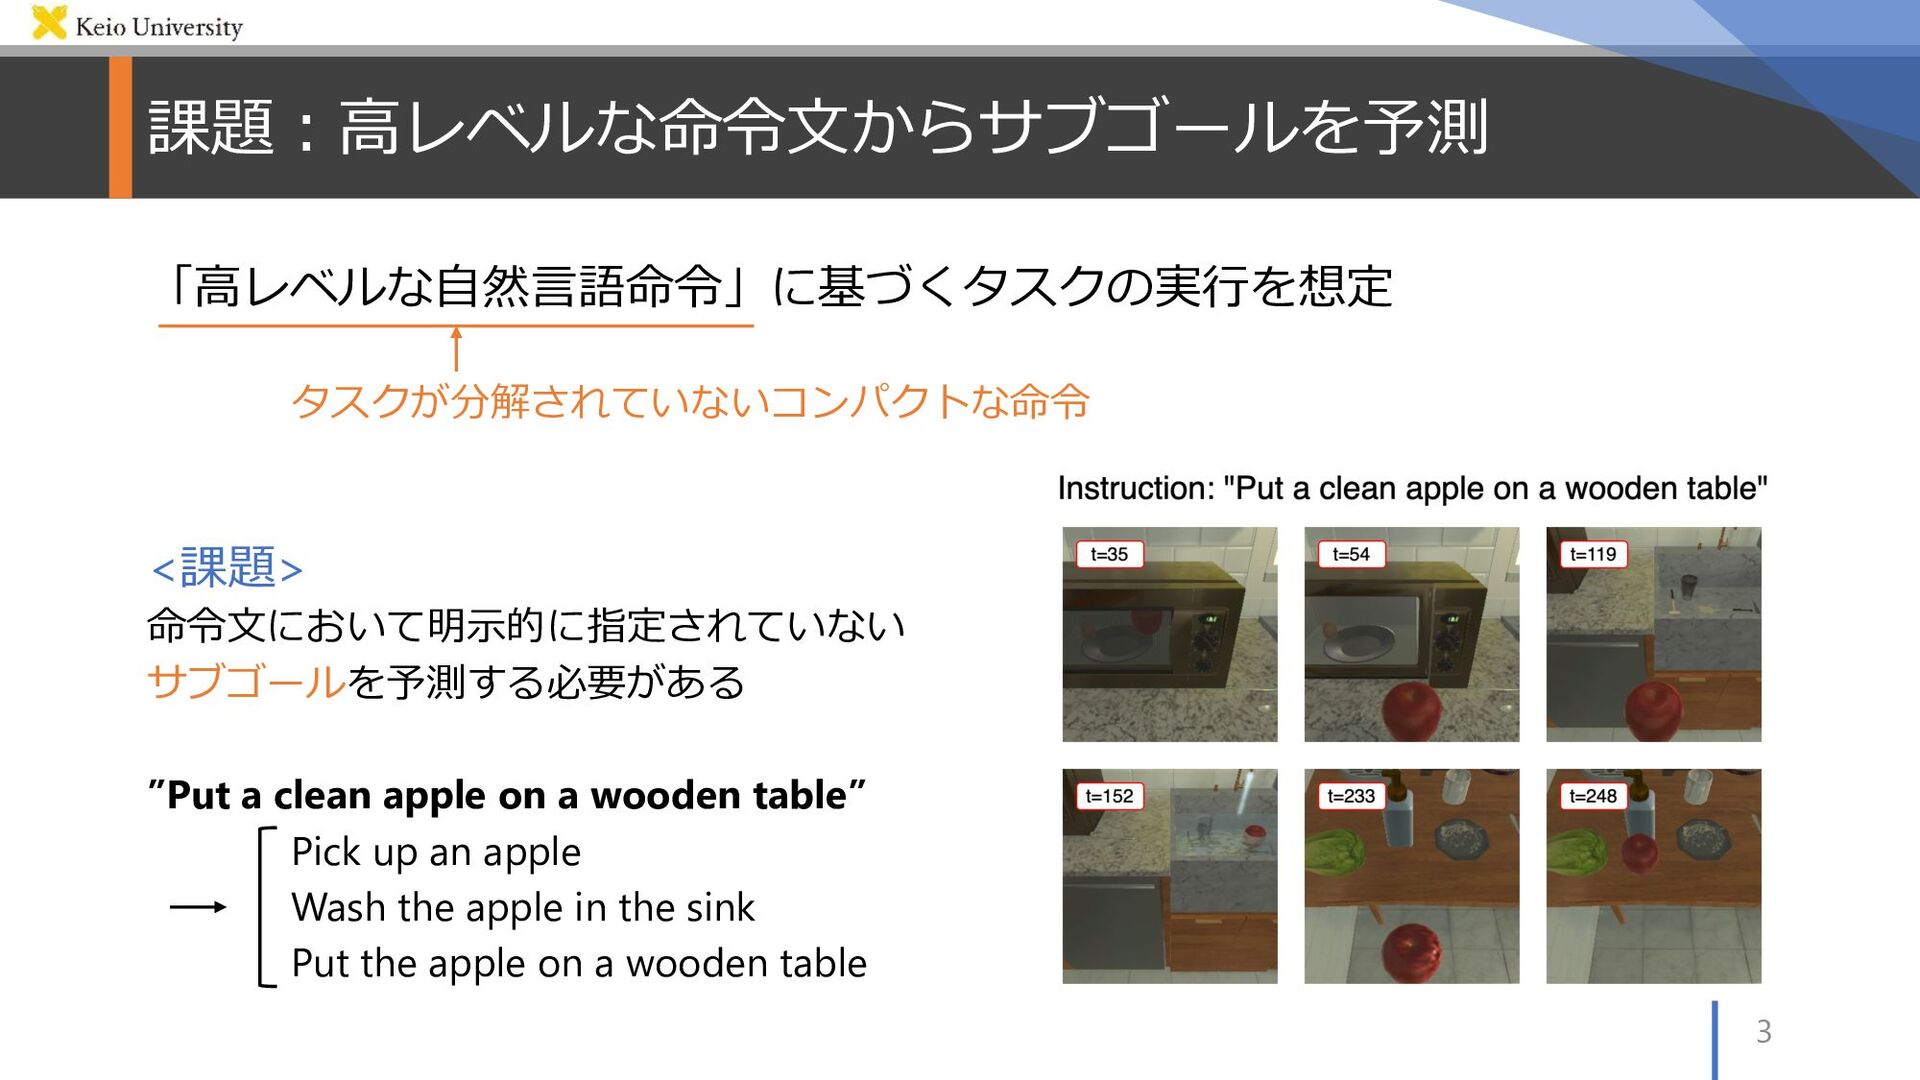
「⾼レベルな⾃然⾔語命令」に基づくタスクの実⾏を想定 タスクが分解されていないコンパクトな命令 <課題> 命令⽂において明⽰的に指定されていない サブゴールを予測する必要がある ”Put a clean apple on
a wooden table” Pick up an apple Wash the apple in the sink Put the apple on a wooden table 課題︓⾼レベルな命令⽂からサブゴールを予測 3
関連研究︓既存⼿法は性能⾯で不⼗分 4 Model Description MOCA [Singh+, ICCV’21] • Visual Perception
Module: 対象物体のマスクを⽣成 • Action Policy Module: 次の⾏動を予測 Episodic Transformer [Pashevich+, ICCV’21] • Transformerのエンコーダを使⽤したモデル • 命令⽂、過去の観測画像群、⾏動系列をもとに、次の⾏動を予測 Episodic Transformer MOCA
関連研究︓HLSM 5 Hierarchical Language-conditioned Spatial Model (HLSM) [Bulkis+, CoRL’21] -
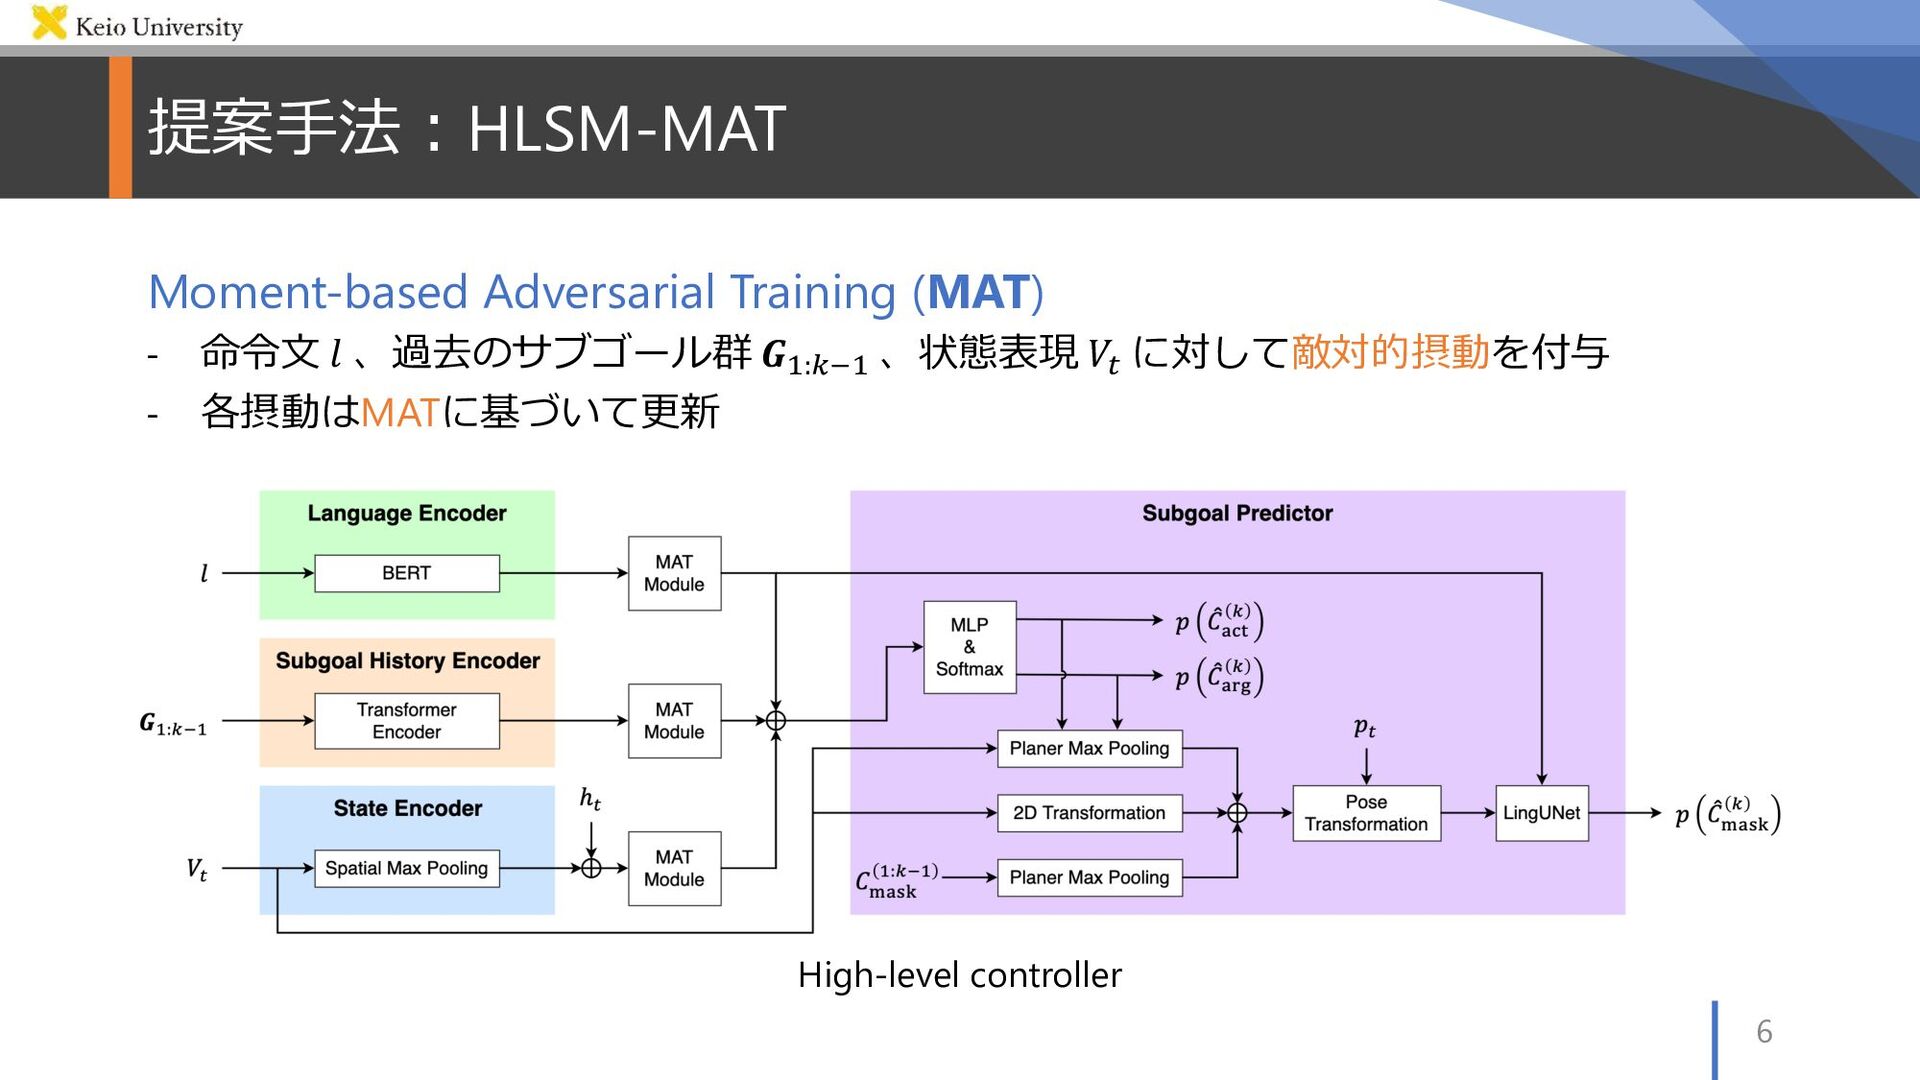
観測データから構築した状態表現を⻑期記憶として利⽤ - ⻑期的なタスクを実⾏する階層的なアプローチ High-level controller • ⼊⼒ - 命令⽂ - 過去のサブゴール群 - 状態表現 • 出⼒ - 現在のサブゴール
提案⼿法︓HLSM-MAT 6 Moment-based Adversarial Training (MAT) - 命令⽂ 𝑙 、過去のサブゴール群
𝑮!:#$! 、状態表現 𝑉% に対して敵対的摂動を付与 - 各摂動はMATに基づいて更新 High-level controller
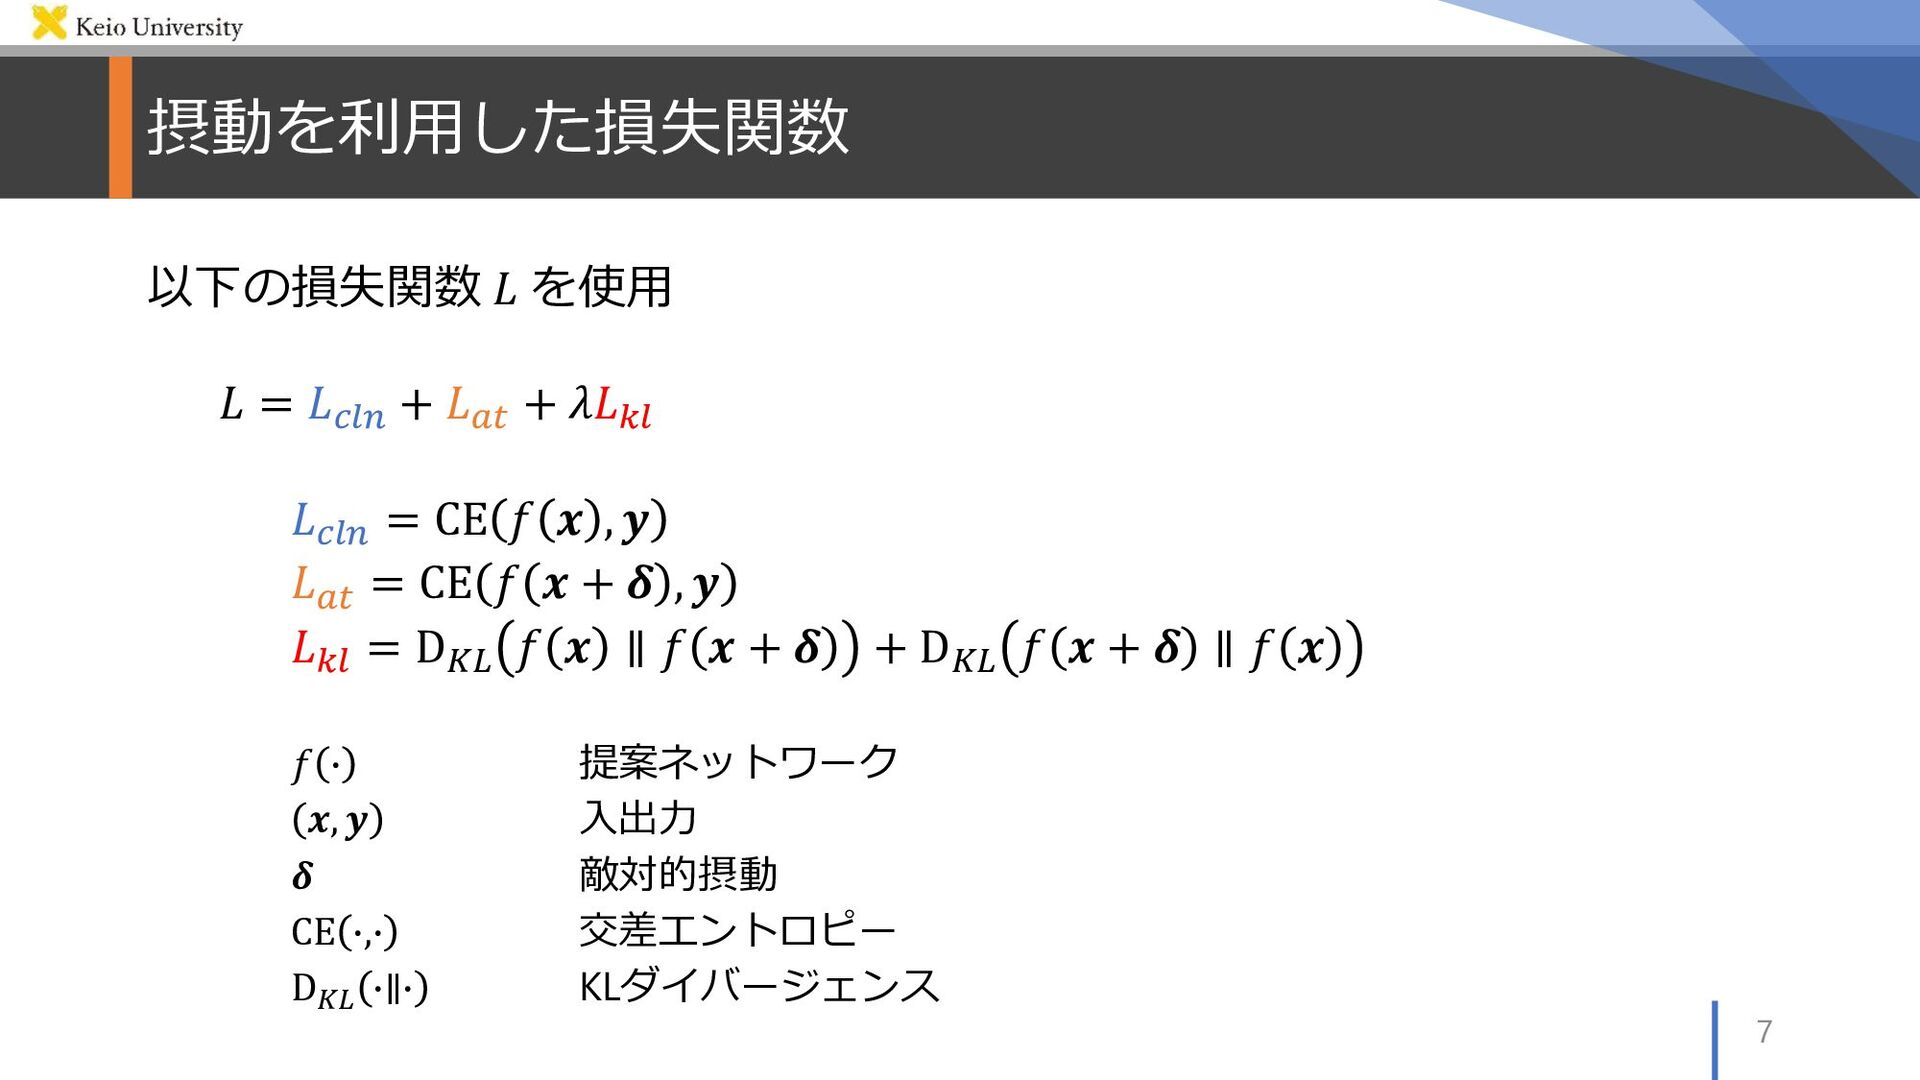
摂動を利⽤した損失関数 7 以下の損失関数 𝐿 を使⽤ 𝐿 = 𝐿!"# + 𝐿$%
+ 𝜆𝐿&" 𝐿!"# = CE 𝑓 𝒙 , 𝒚 𝐿$% = CE 𝑓 𝒙 + 𝜹 , 𝒚 𝐿&" = D'( 𝑓 𝒙 ∥ 𝑓 𝒙 + 𝜹 + D'( 𝑓 𝒙 + 𝜹 ∥ 𝑓 𝒙 𝑓 % 提案ネットワーク 𝒙, 𝒚 ⼊出⼒ 𝜹 敵対的摂動 CE %,% 交差エントロピー D&' %∥% KLダイバージェンス
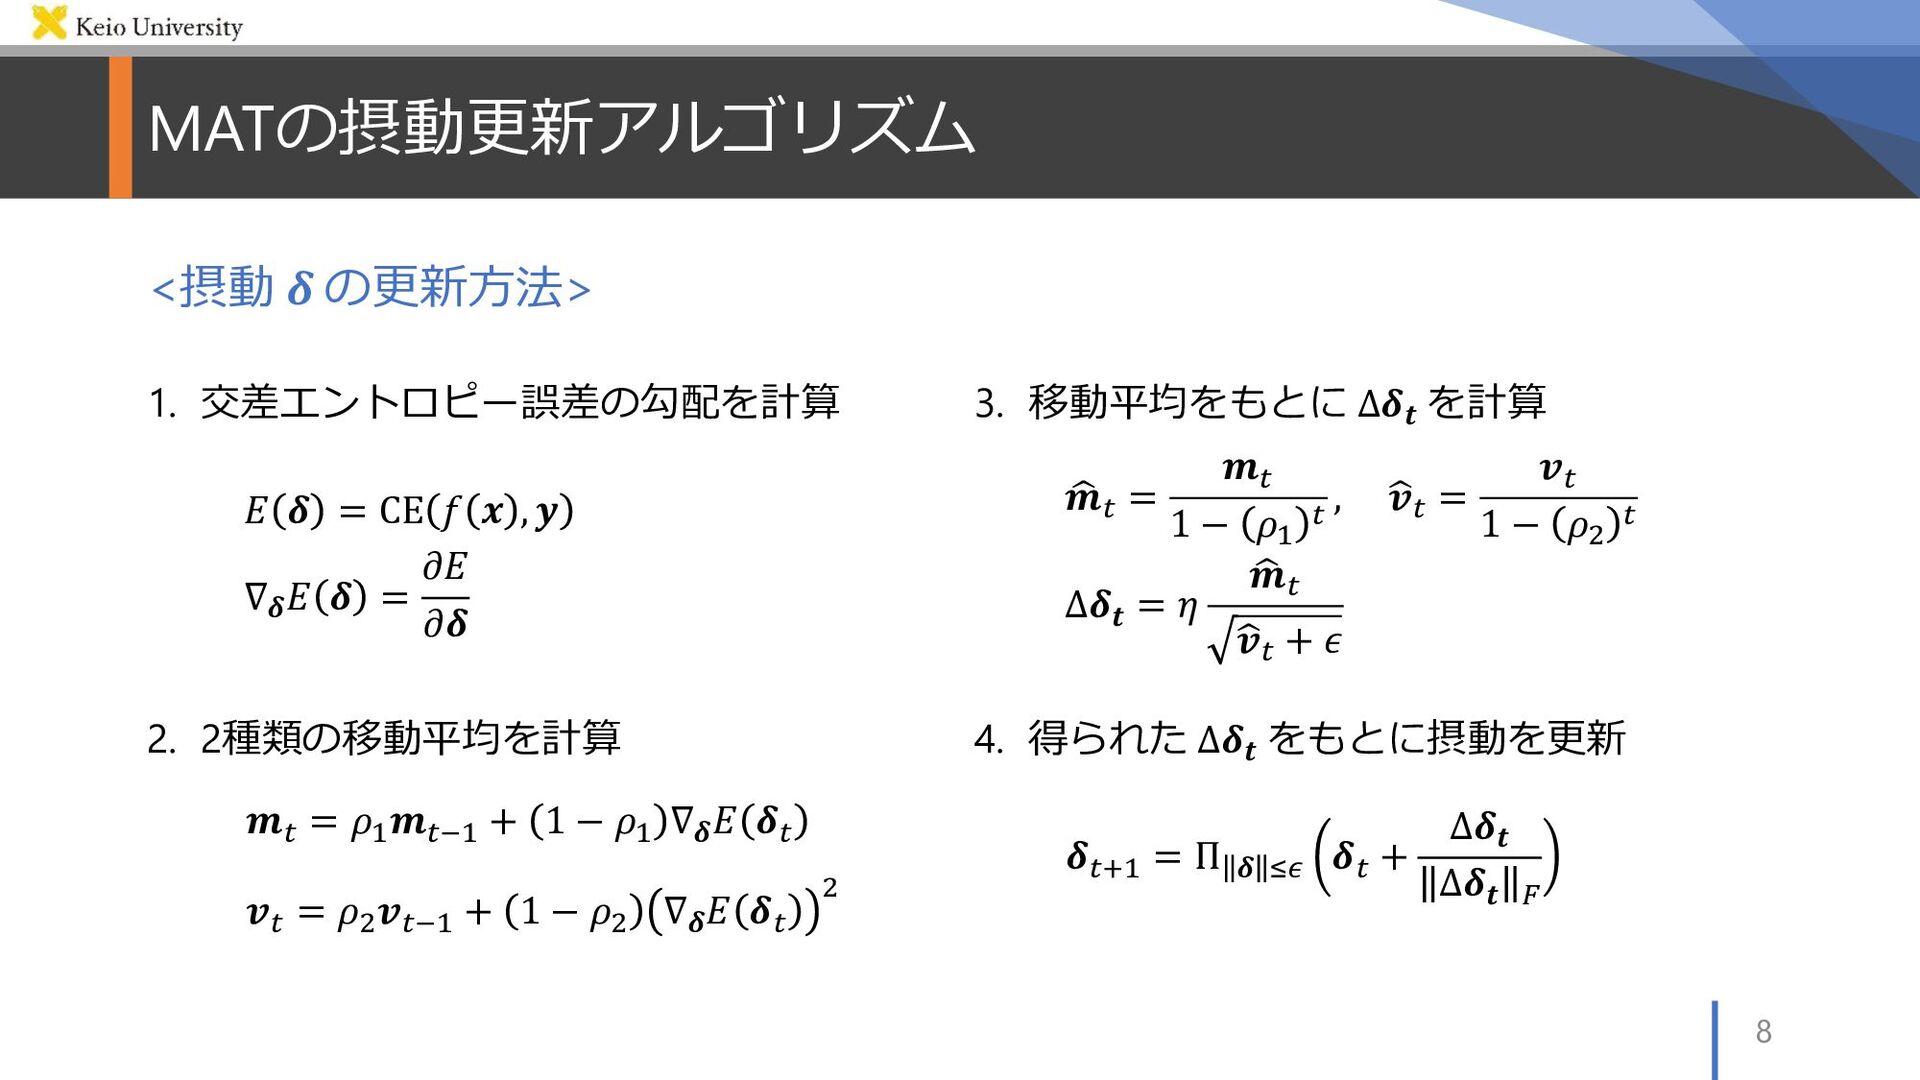
MATの摂動更新アルゴリズム 8 1. 交差エントロピー誤差の勾配を計算 2. 2種類の移動平均を計算 𝐸 𝜹 = CE
𝑓 𝒙 , 𝒚 ∇𝜹𝐸 𝜹 = 𝜕𝐸 𝜕𝜹 𝒎% = 𝜌!𝒎%$! + 1 − 𝜌! ∇𝜹𝐸 𝜹% 𝒗% = 𝜌)𝒗%$! + 1 − 𝜌) ∇𝜹𝐸 𝜹% ) 3. 移動平均をもとに ∆𝜹𝒕 を計算 4. 得られた ∆𝜹𝒕 をもとに摂動を更新 9 𝒎% = 𝒎% 1 − 𝜌! % , 9 𝒗% = 𝒗% 1 − 𝜌) % ∆𝜹𝒕 = 𝜂 9 𝒎% 9 𝒗% + 𝜖 𝜹%+! = Π 𝜹 ,- 𝜹% + ∆𝜹𝒕 ∆𝜹𝒕 . <摂動 𝜹 の更新⽅法>
実験︓HLSM-MATの性能評価 9 データセット︓ALFRED [Shridher+, CVPR’20] - AI2-THOR [Kolve+, 17] 環境における、VLNモデルの評価を⽬的としたベンチマーク
- 「⾼/低レベルな⾃然⾔語指⽰⽂」と「デモンストレーション」から構成 - cf. ALFRED Challenge @ CVPR 2021 Embodied AI Workshop [mohito1905/YouTube]
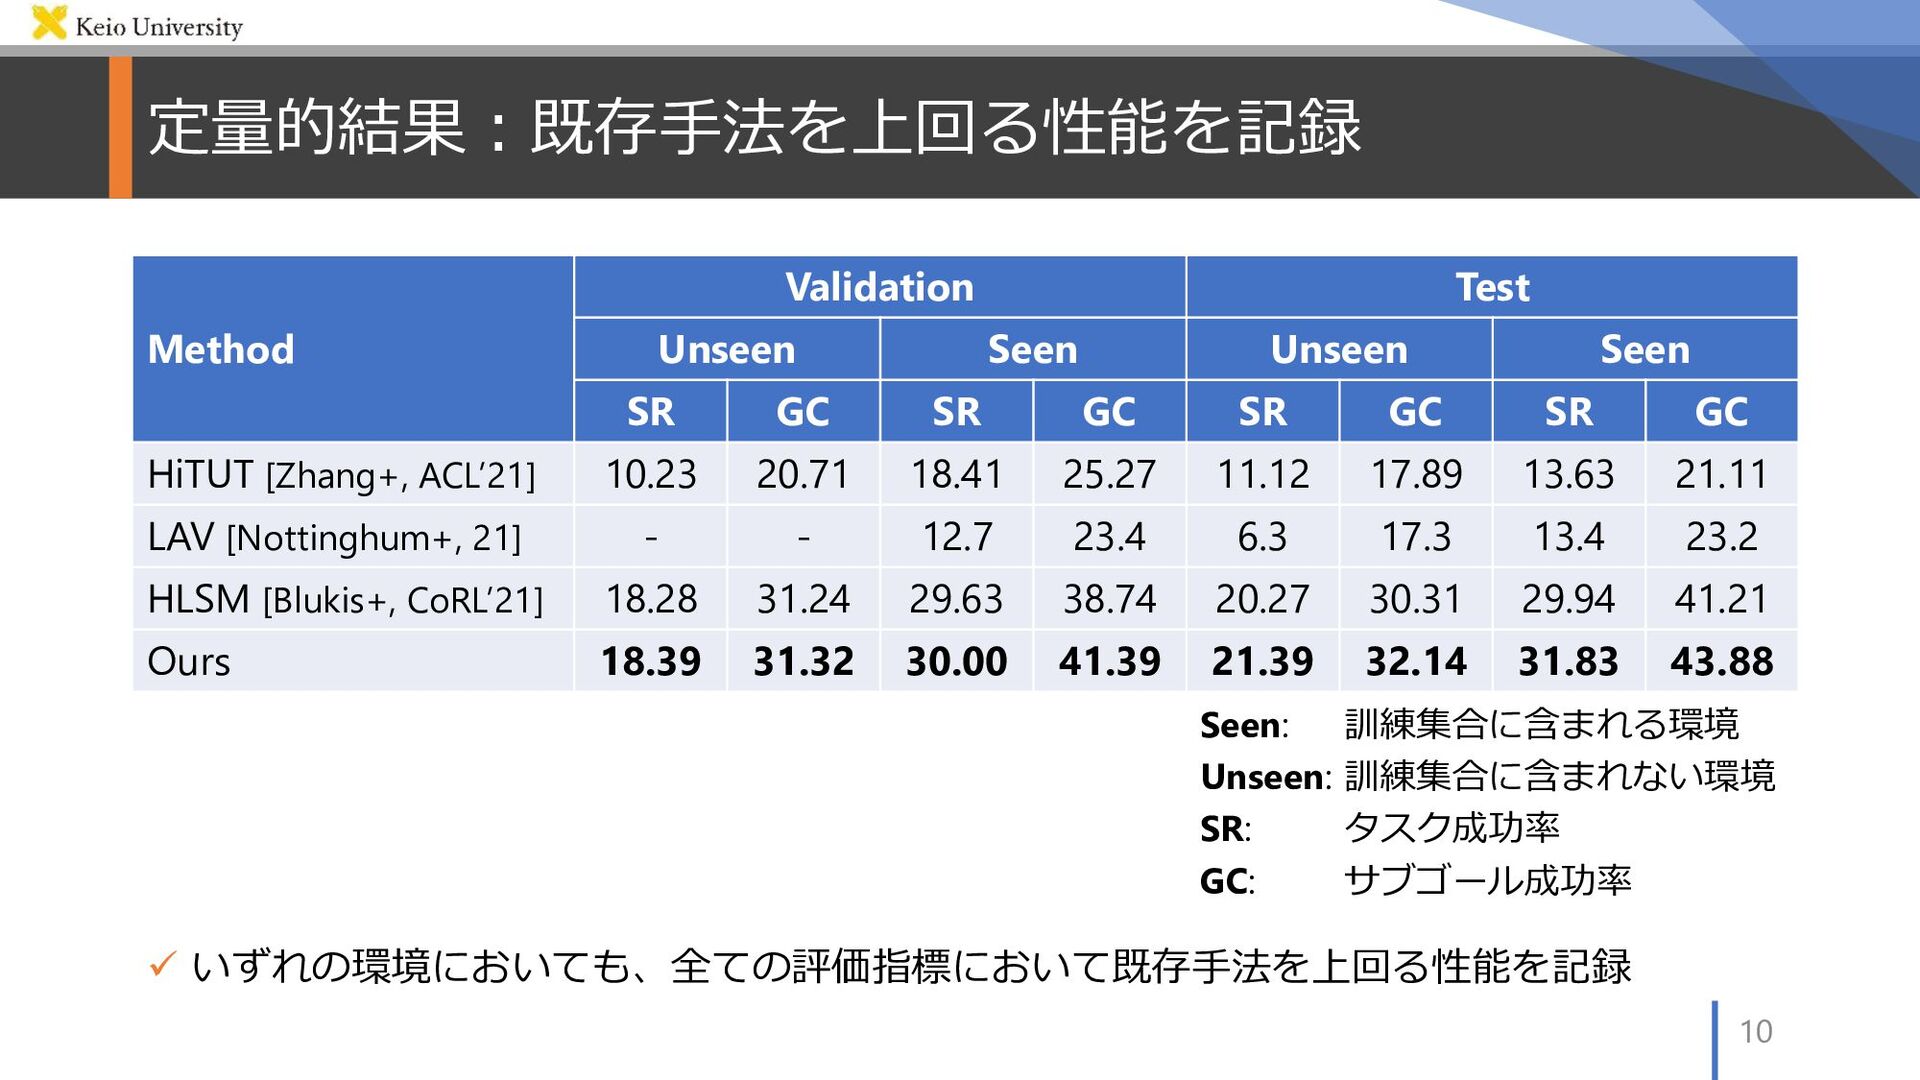
定量的結果︓既存⼿法を上回る性能を記録 10 Method Validation Test Unseen Seen Unseen Seen SR
GC SR GC SR GC SR GC HiTUT [Zhang+, ACL’21] 10.23 20.71 18.41 25.27 11.12 17.89 13.63 21.11 LAV [Nottinghum+, 21] - - 12.7 23.4 6.3 17.3 13.4 23.2 HLSM [Blukis+, CoRL’21] 18.28 31.24 29.63 38.74 20.27 30.31 29.94 41.21 Ours 18.39 31.32 30.00 41.39 21.39 32.14 31.83 43.88 Seen: 訓練集合に含まれる環境 Unseen: 訓練集合に含まれない環境 SR: タスク成功率 GC: サブゴール成功率 ü いずれの環境においても、全ての評価指標において既存⼿法を上回る性能を記録
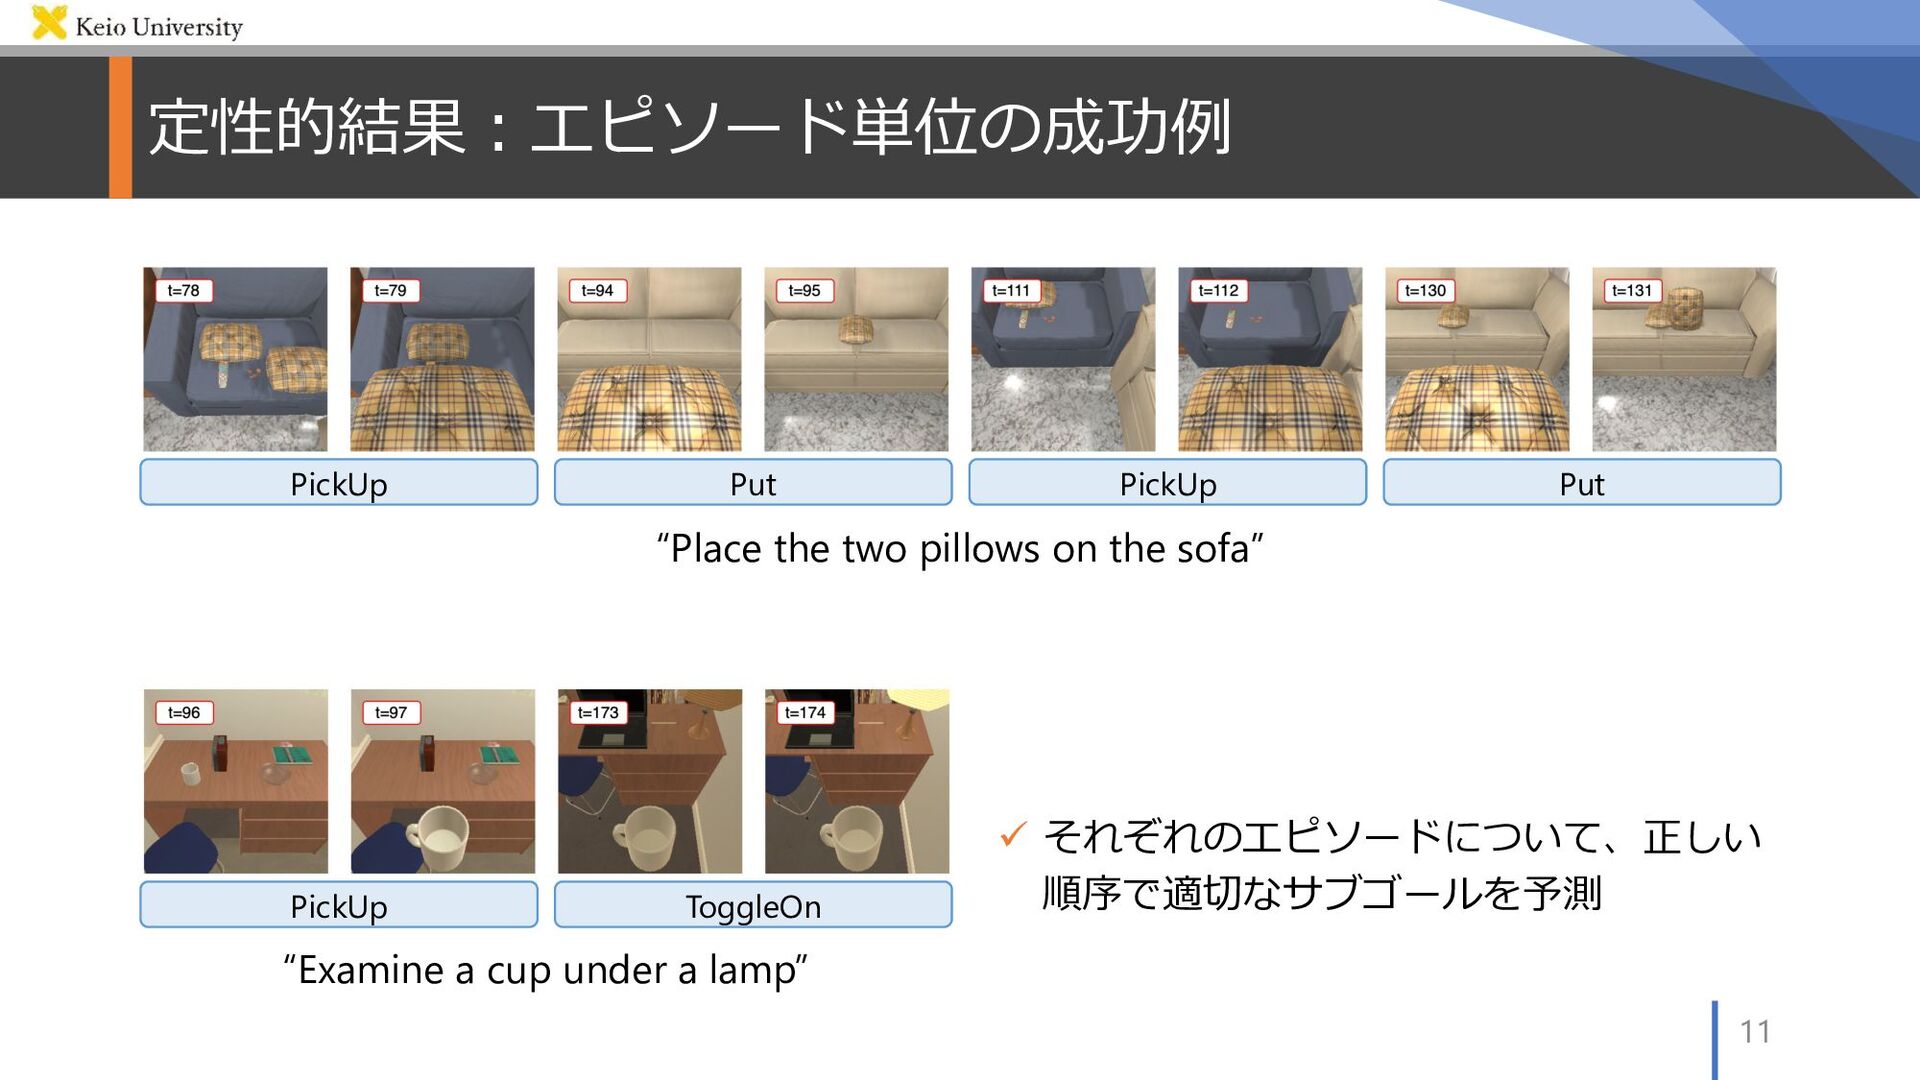
定性的結果︓エピソード単位の成功例 11 “Place the two pillows on the sofa” “Examine
a cup under a lamp” ü それぞれのエピソードについて、正しい 順序で適切なサブゴールを予測 PickUp Put PickUp Put PickUp ToggleOn
定性的結果︓エピソード単位の失敗例 12 “Put a cooled potato inside the microwave” [t=0-86]
じゃがいもを⼿にした後、冷蔵庫に⼊れて冷やすことに成功 [t=101-102] 冷やしたじゃがいもを再び把持しなければならないところ、誤って別の じゃがいもを把持してしまい失敗 PickUp Open Put Close Open PickUp Close Open Put Close
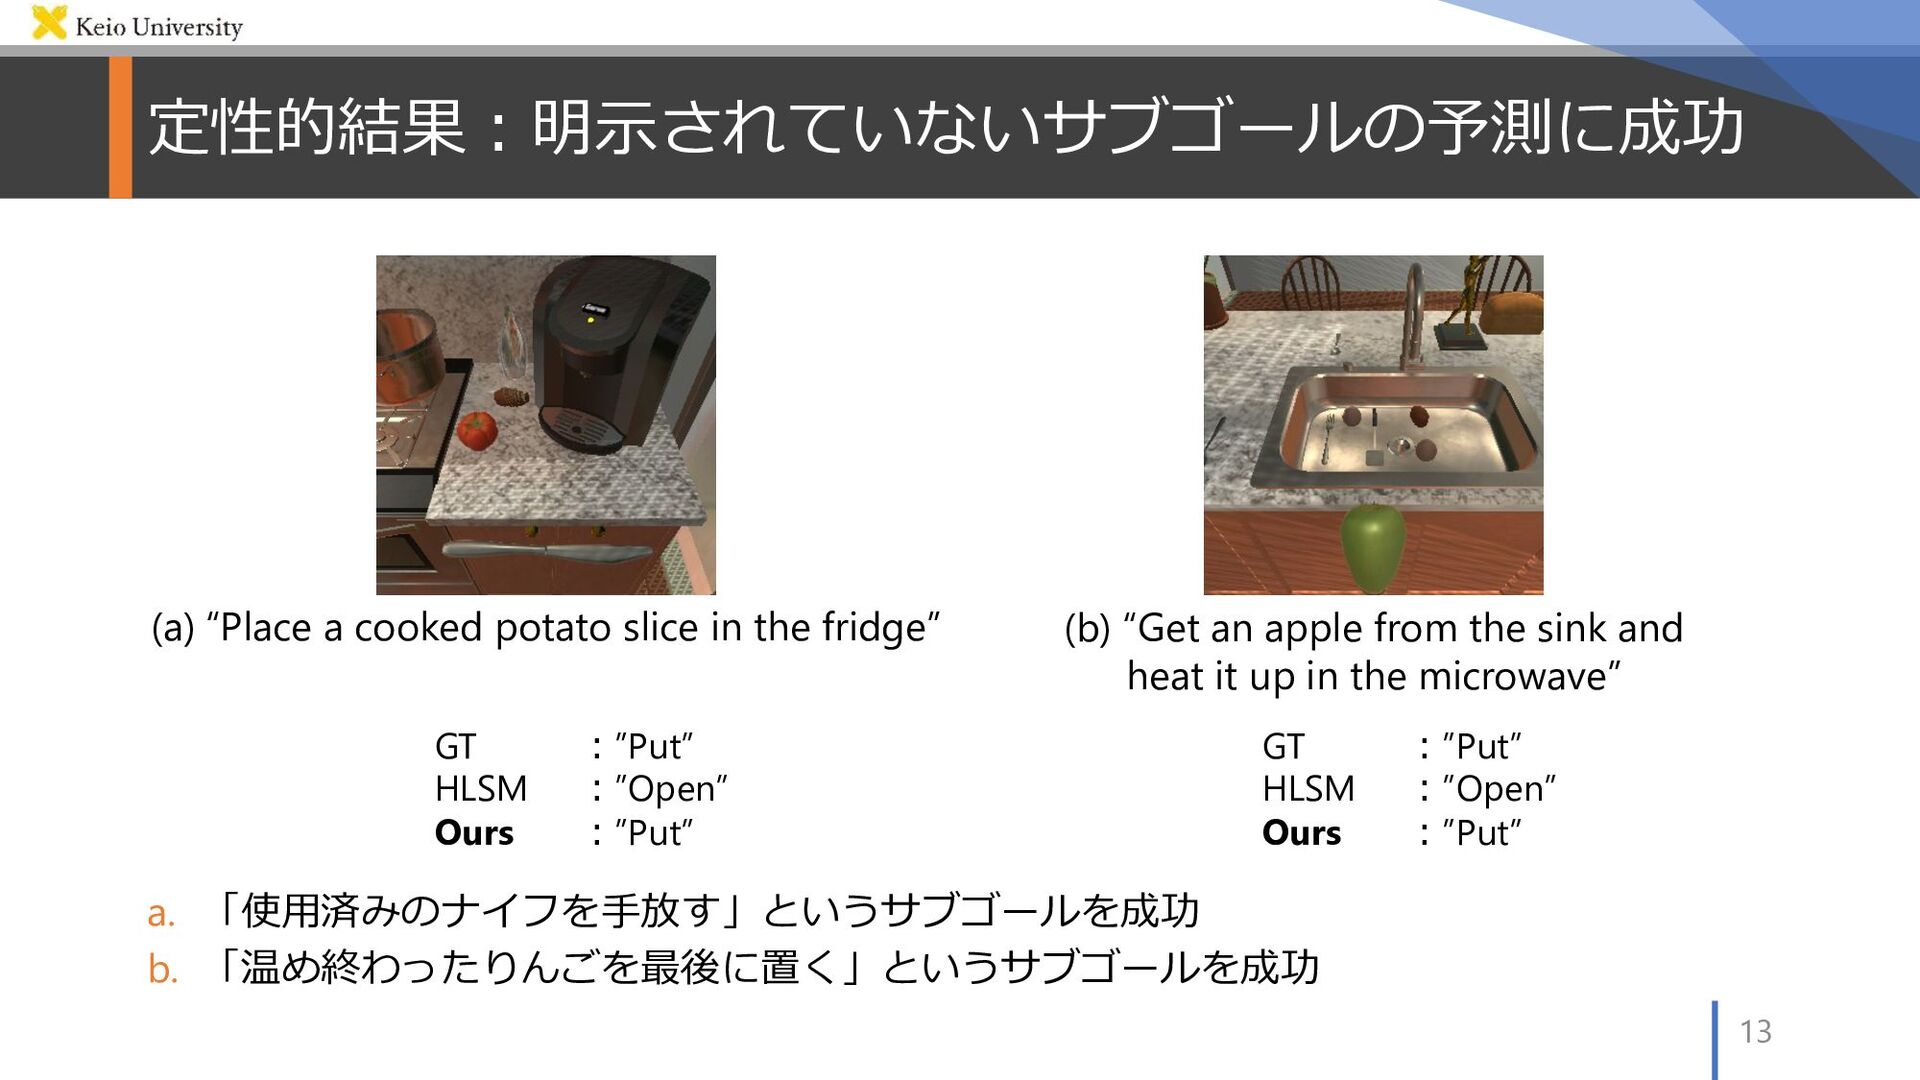
定性的結果︓明⽰されていないサブゴールの予測に成功 13 (a) “Place a cooked potato slice in the
fridge” (b) “Get an apple from the sink and heat it up in the microwave” a. 「使⽤済みのナイフを⼿放す」というサブゴールを成功 b. 「温め終わったりんごを最後に置く」というサブゴールを成功 GT ︓”Put” HLSM ︓”Open” Ours ︓”Put” GT ︓”Put” HLSM ︓”Open” Ours ︓”Put”
Method MAT Validation Test Unseen Seen Unseen Seen hc lc
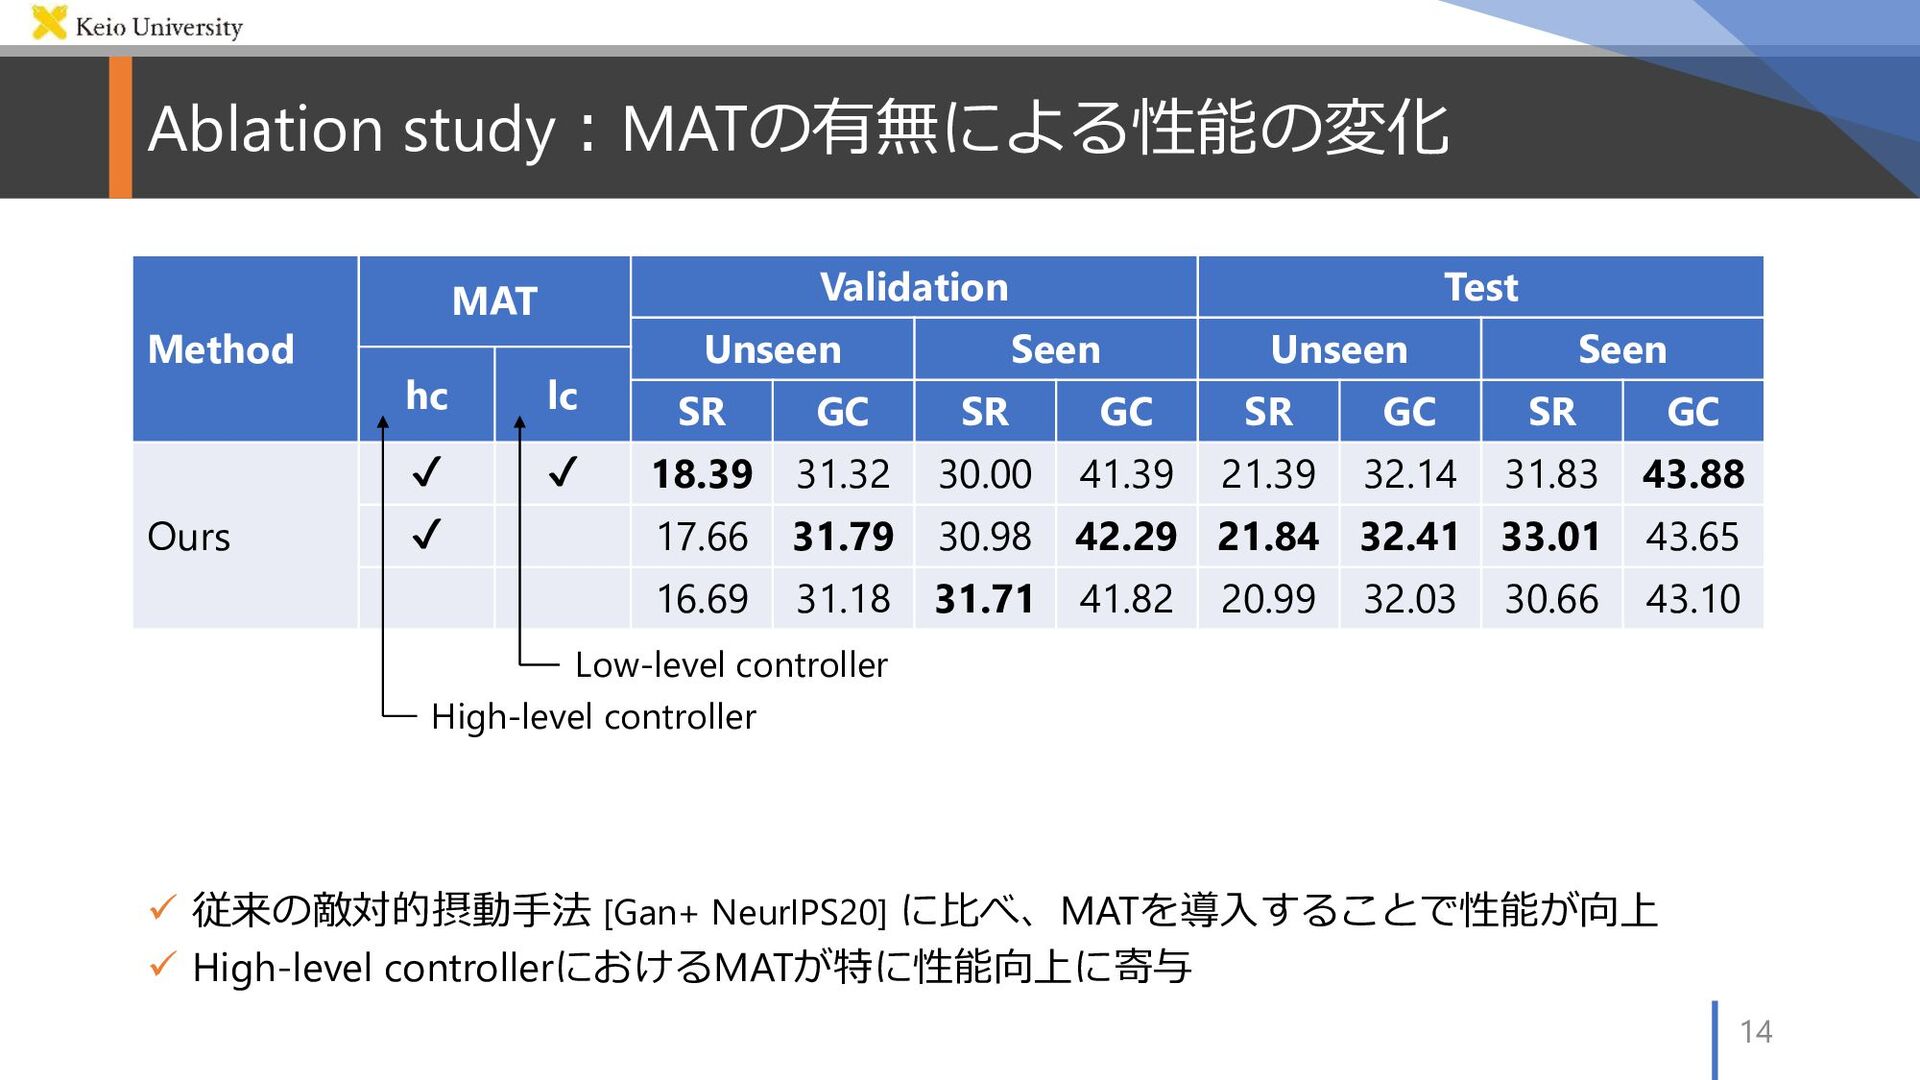
SR GC SR GC SR GC SR GC Ours ✔ ✔ 18.39 31.32 30.00 41.39 21.39 32.14 31.83 43.88 ✔ 17.66 31.79 30.98 42.29 21.84 32.41 33.01 43.65 16.69 31.18 31.71 41.82 20.99 32.03 30.66 43.10 Ablation study︓MATの有無による性能の変化 14 ü 従来の敵対的摂動⼿法 [Gan+ NeurIPS20] に⽐べ、MATを導⼊することで性能が向上 ü High-level controllerにおけるMATが特に性能向上に寄与 Low-level controller High-level controller
Method Perturbation Validation Test Unseen Seen Unseen Seen 𝝓𝒍 𝝓𝒈
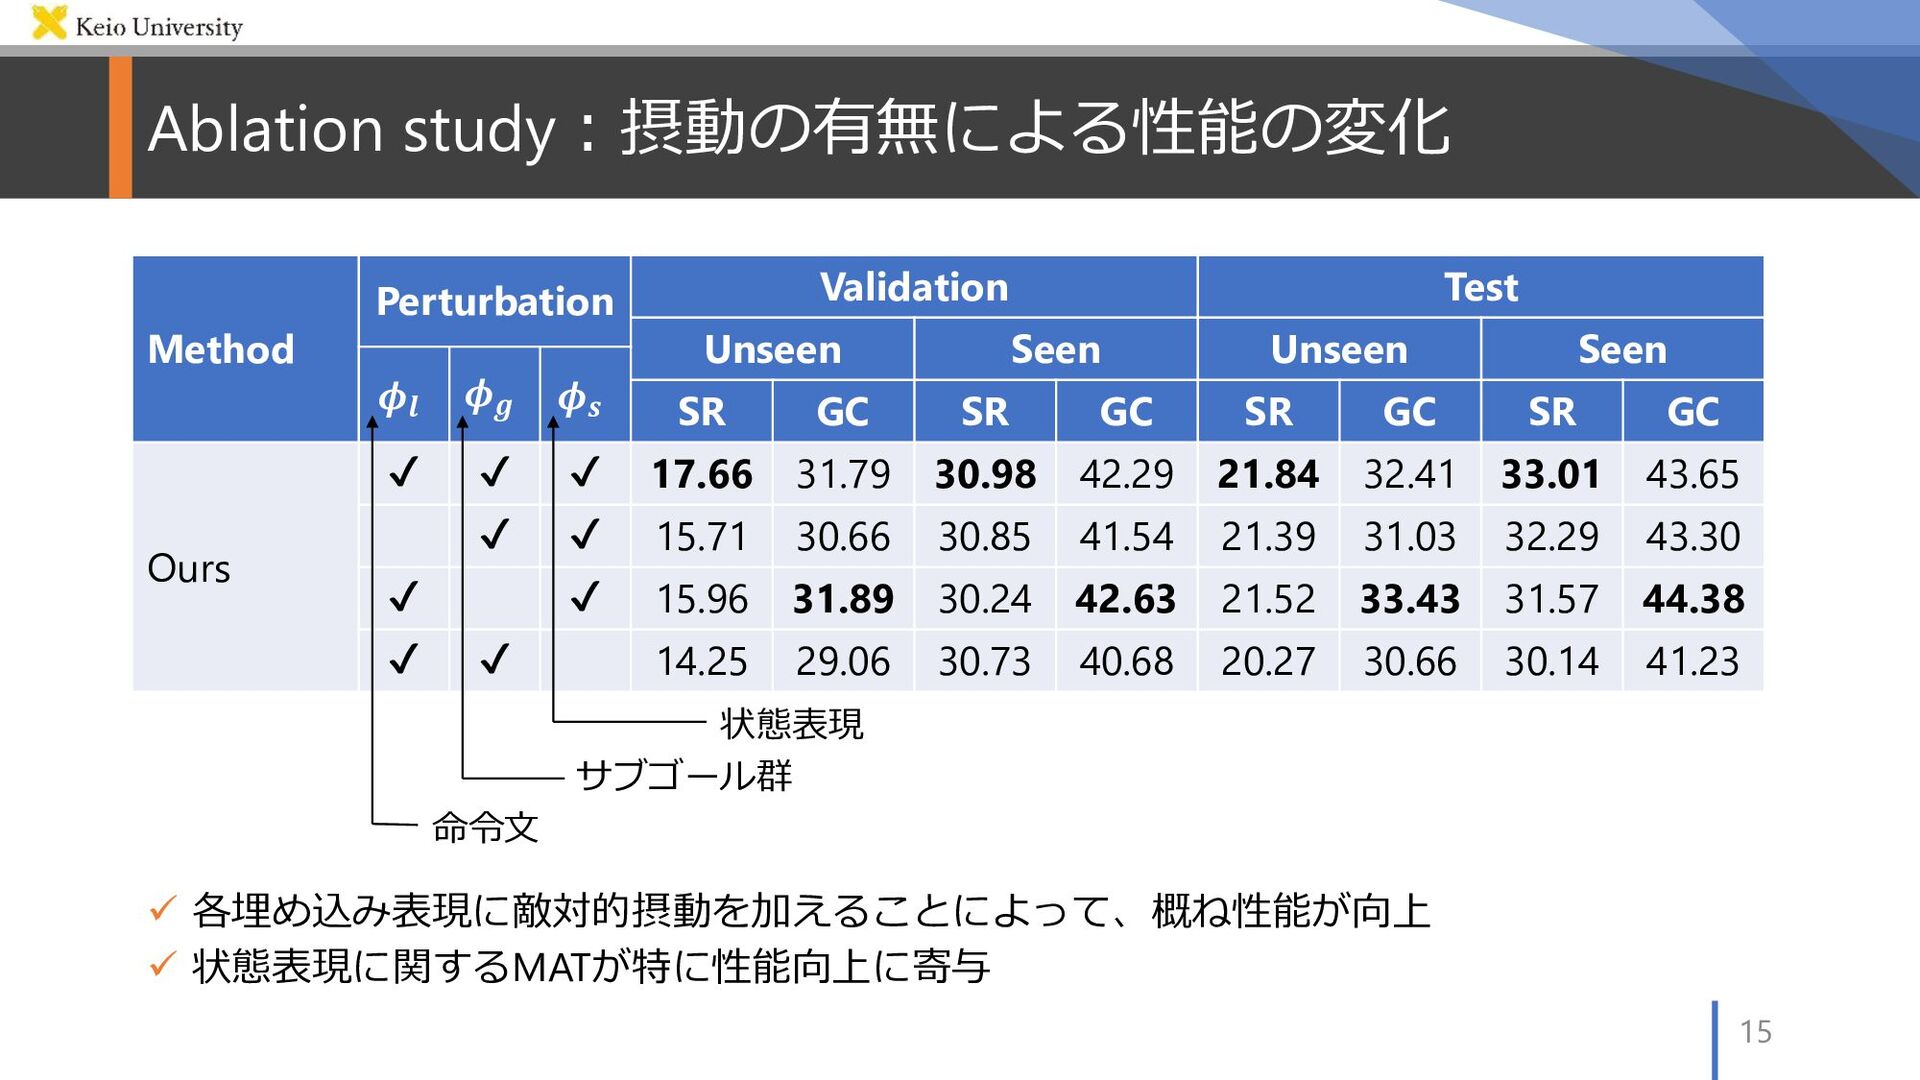
𝝓𝒔 SR GC SR GC SR GC SR GC Ours ✔ ✔ ✔ 17.66 31.79 30.98 42.29 21.84 32.41 33.01 43.65 ✔ ✔ 15.71 30.66 30.85 41.54 21.39 31.03 32.29 43.30 ✔ ✔ 15.96 31.89 30.24 42.63 21.52 33.43 31.57 44.38 ✔ ✔ 14.25 29.06 30.73 40.68 20.27 30.66 30.14 41.23 Ablation study︓摂動の有無による性能の変化 15 ü 各埋め込み表現に敵対的摂動を加えることによって、概ね性能が向上 ü 状態表現に関するMATが特に性能向上に寄与 状態表現 サブゴール群 命令⽂
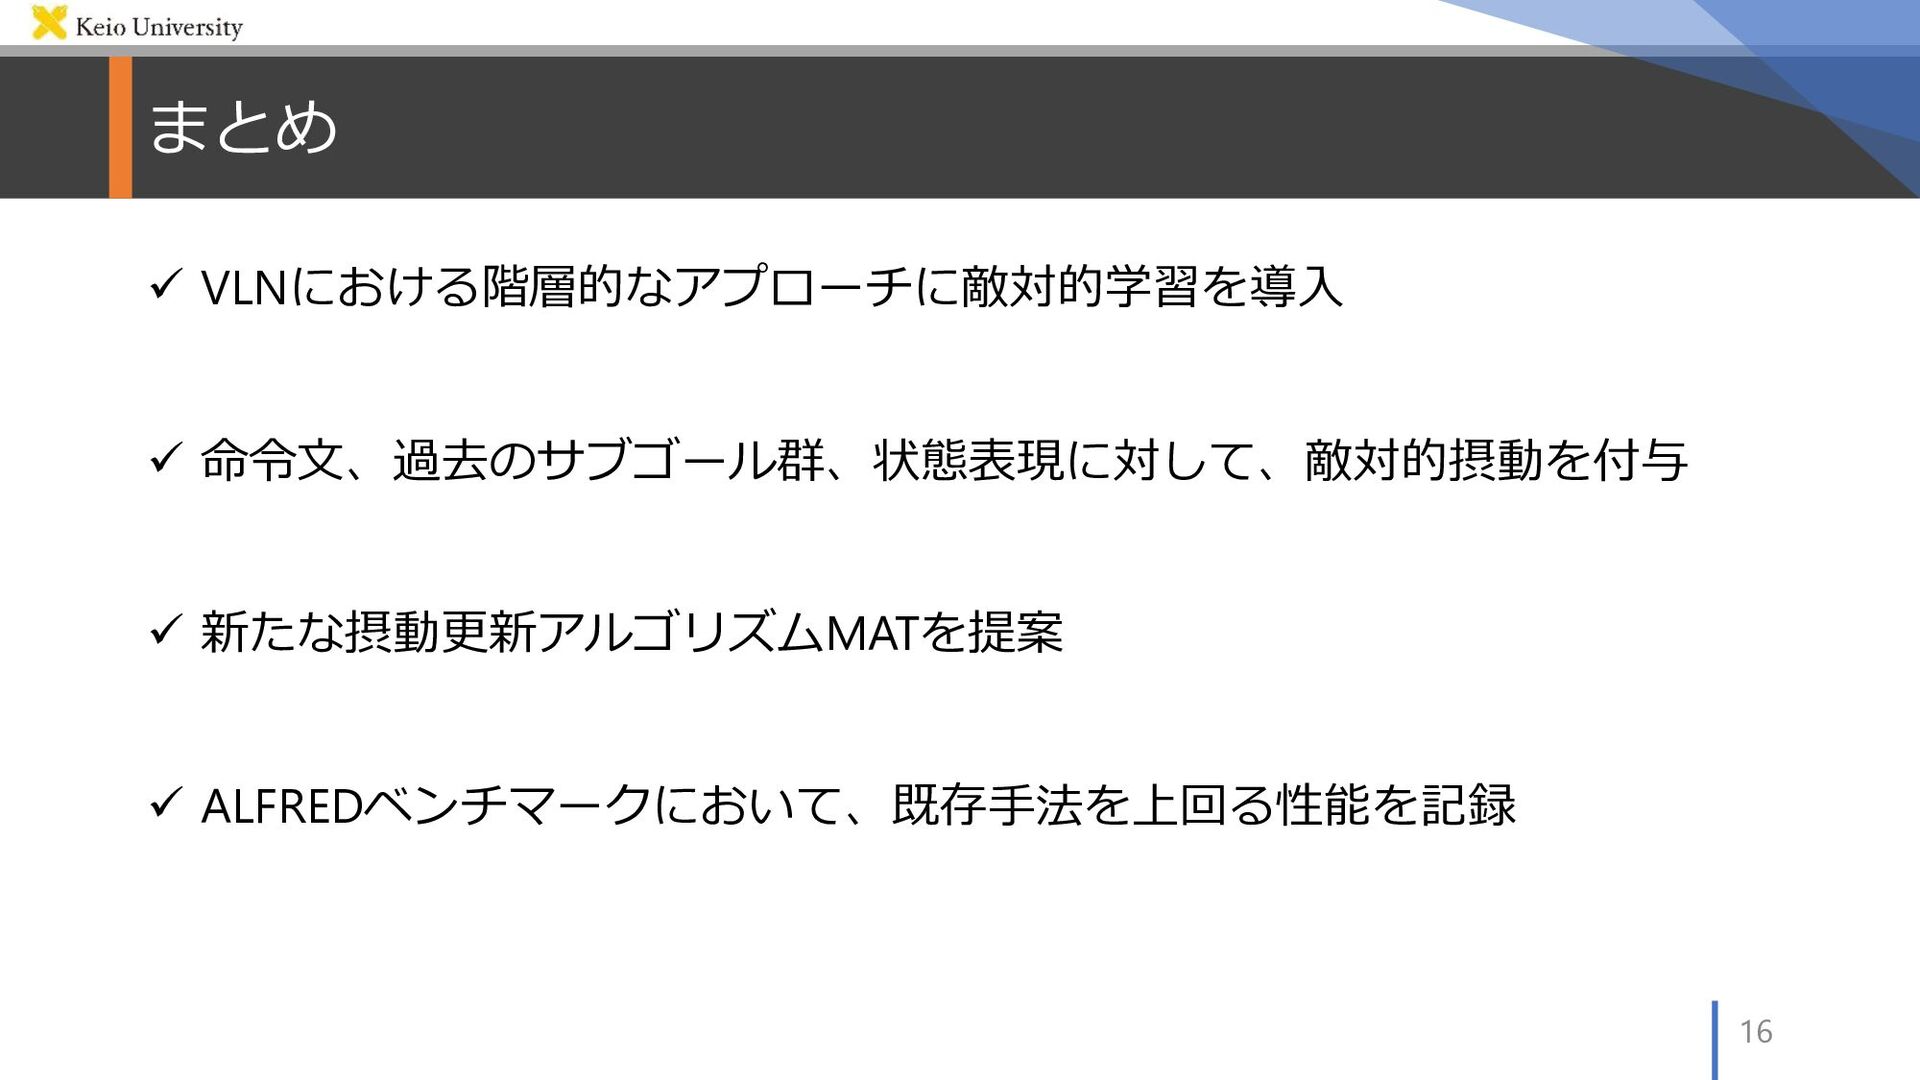
まとめ 16 ü VLNにおける階層的なアプローチに敵対的学習を導⼊ ü 命令⽂、過去のサブゴール群、状態表現に対して、敵対的摂動を付与 ü 新たな摂動更新アルゴリズムMATを提案 ü ALFREDベンチマークにおいて、既存⼿法を上回る性能を記録
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
慶應義塾大学 AI実践05 論文執筆の仕組み化
keio_smilab
PRO
7
3.9k
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
170
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
230
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
200
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
270
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
300
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
210
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
260
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
79
Other Decks in Technology
See All in Technology
内製アプリとClaudeスキルのセキュリティチェック、 Backlogの課題で回しています。
ayaka_egaaa
0
180
Kiro IDE 入門 (画面の各部から、頼み方、任せ方、戻し方まで) | 目指せ Kiro マスター 02
inariku
PRO
4
230
Frontier Teams — Amazon は AI で「開発のやり方」をどう変えたのか
kmotohas
0
230
マネジメントされる側の仕事は「文句」を言うこと
riyaamemiya
2
620
プロダクションコードにおける encoding/json から encoding/json/v2 へのスムーズな移行
sansantech
PRO
1
410
Sonnetだけで業務はまわる?
kintotechdev
1
110
高品質と高スピードを支える品質のシフトレフトのアプローチ
goyoki
2
850
アラートを見直していたら営業組織への理解にちょっとだけ繋がった話
z63d
1
190
会社説明資料_最新版
demaecan
0
32k
AWS Emulator を評価する: 手元で動く AWS の API の仕組み、始め方、確かめ方
inariku
PRO
1
260
田んぼの見回りをIoTで減らしたい!水位監視から電池駆動カメラまでの試行錯誤
itosoft
1
170
GCASアップデート(202607-202610)
techniczna
1
330
Featured
See All Featured
Believing is Seeing
oripsolob
1
280
WCS-LA-2024
lcolladotor
0
990
jQuery: Nuts, Bolts and Bling
dougneiner
66
8.7k
ピンチをチャンスに:未来をつくるプロダクトロードマップ #pmconf2020
aki_iinuma
128
56k
Balancing Empowerment & Direction
lara
6
1.4k
Stop Working from a Prison Cell
hatefulcrawdad
274
21k
Exploring the relationship between traditional SERPs and Gen AI search
raygrieselhuber
PRO
4
4.4k
sira's awesome portfolio website redesign presentation
elsirapls
0
510
Paper Plane (Part 1)
katiecoart
PRO
3
12k
Done Done
chrislema
187
17k
個人開発の失敗を避けるイケてる考え方 / tips for indie hackers
panda_program
123
22k
Navigating the moral maze — ethical principles for Al-driven product design
skipperchong
2
690


 keio_smilab
 ayaka_egaaa
 inariku
 kmotohas
 riyaamemiya
 sansantech
 kintotechdev
 goyoki
 z63d
 demaecan
 itosoft
 techniczna
 oripsolob
 lcolladotor
 dougneiner
 aki_iinuma
 lara
 hatefulcrawdad
 raygrieselhuber
 elsirapls
 katiecoart
 chrislema
 panda_program
 skipperchong