! • Éviter d'apprendre différents langages (vs Mathematica, Maxima, Pari, Maple, Matlab) • Graphique, contrairement à (OpenAxiom, Pari,..) • SymPy vs Sagemath: - Sympy est contenu dans Sagemath (exemple) ! - La seule dépendance requise est le langage Python. - La taille ! 4
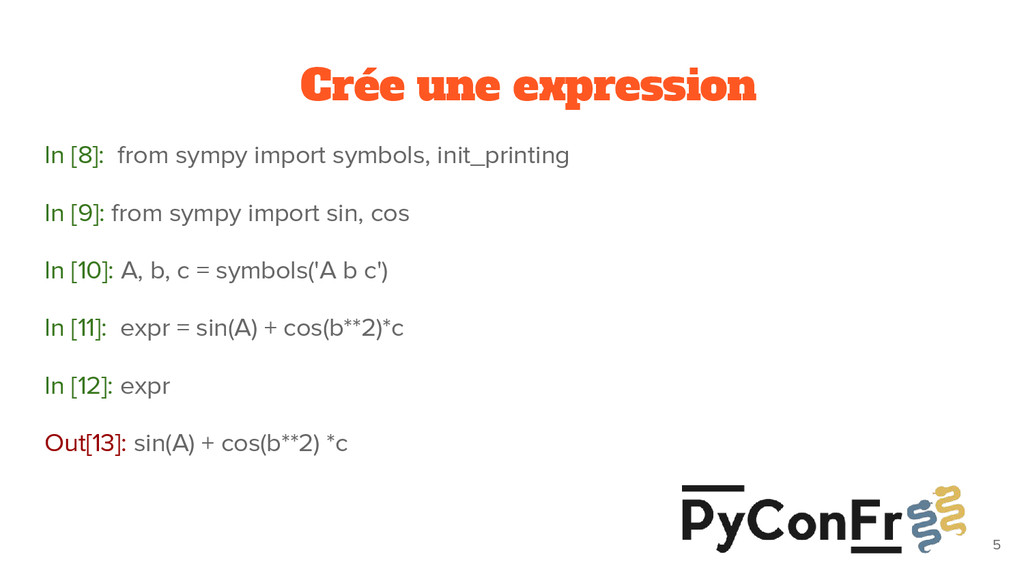
In [9]: from sympy import sin, cos In [10]: A, b, c = symbols('A b c') In [11]: expr = sin(A) + cos(b**2)*c In [12]: expr Out[13]: sin(A) + cos(b**2) *c 5
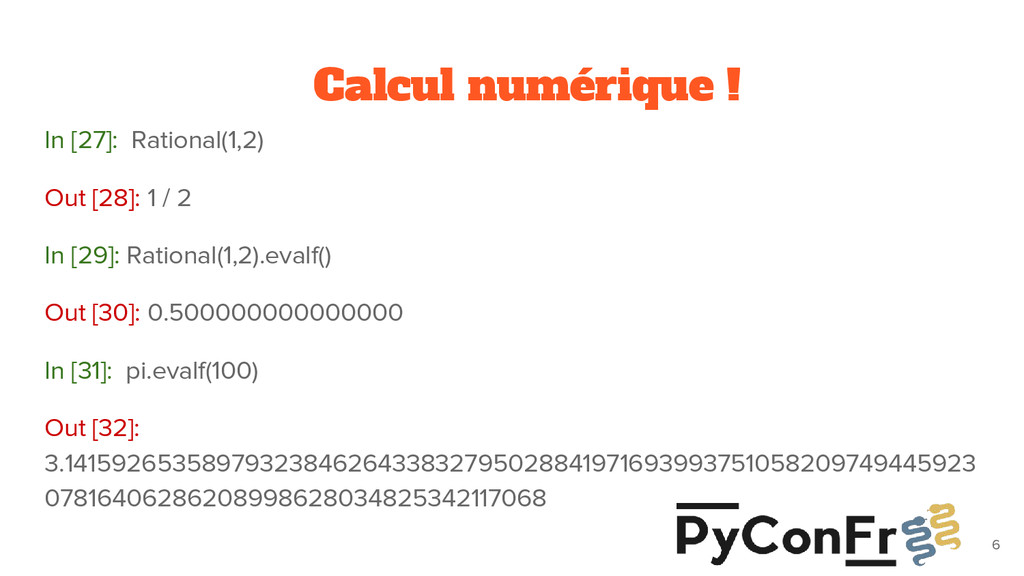
2 In [29]: Rational(1,2).evalf() Out [30]: 0.500000000000000 In [31]: pi.evalf(100) Out [32]: 3.1415926535897932384626433832795028841971693993751058209749445923 07816406286208998628034825342117068 6
symbolique? : • Une meilleure compréhension des équations de mouvements • Un code numérique plus rapide généré par un formalisme symbolique • Une qualité d'impression et de rendu pour les publications et la communication scientifique ( mechanics_printing ) 11
et la visualisation des systèmes multi-corps. • PyDy (Python Dynamics) : Systèmes multi-corps, englobe les trois aspects. • SymPy Mechanics : Le moteur symbolique de base pour des équations du mouvement de dérivation est construit au sommet de sympy , il est au cœur de PyDy. 12
la simulation de système mécanique. models.py: fourni certains modèle mais conserve des systèmes classiques. pydy.codegen: Contient divers outils pour générer du code numérique à partir d'expression des équations du mouvement symboliques. pydy-viz: outil graphique basée sur un navigateur intégré pour générer les visualisations. 13


 reokashiwa
 casualconc
 s_mizuki_nlp
 shiell
 ayatokanada
 kogoro
 yumaichikawa
 kinoue_smarthr
 junkashihara
 rikkabotan7
 sishi
 resolutionfoundation
 maltzj
 chrisshort
 jonyablonski
 asonas
 mkilby
 takai
 codingconduct
 trallard
 uxyall
 frankvandijk
 inesmontani
 axbom