Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
GR-ROSEとROSを使ってコマンドサーボの現在位置をWebブラウザで表示してみる
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
lutecia16v
July 17, 2021
Programming
1.7k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
GR-ROSEとROSを使ってコマンドサーボの現在位置をWebブラウザで表示してみる
2021/7/17 ROS Japan UG #43 組み込み勉強会 LT資料
lutecia16v
July 17, 2021
Transcript
13 slides
GR-ROSEとROSを使って コマンドサーボの現在位置を Webブラウザで表示してみる るぅて(@lutecia16v) 2021/7/17 ROS Japan UG #43 組み込み勉強会
自己紹介 名前(ハンドル名):るぅて (@lutecia16v) 技術サークル 薔薇の騎士団にてGR-ROSEの同人誌を作成 https://knightsofrose.booth.pm/ https://techbookfest.org/organization/21840045 BOOTH: 技術書典:
本日の発表概要 GR-ROSEでコマンド式サーボの情報を取得し、ROSを使ってWebブラウザで表示する 組込みレベル: 初級 ROSレベル: 初級 必要な機材: GR-ROSE + KXR-A3S(or
KRS330x) + Raspberry Pi 4 + PC 使用するROS: ROS1(Noetic) + rosserial + rosbridge_suite + ROSLIBJS + roswww
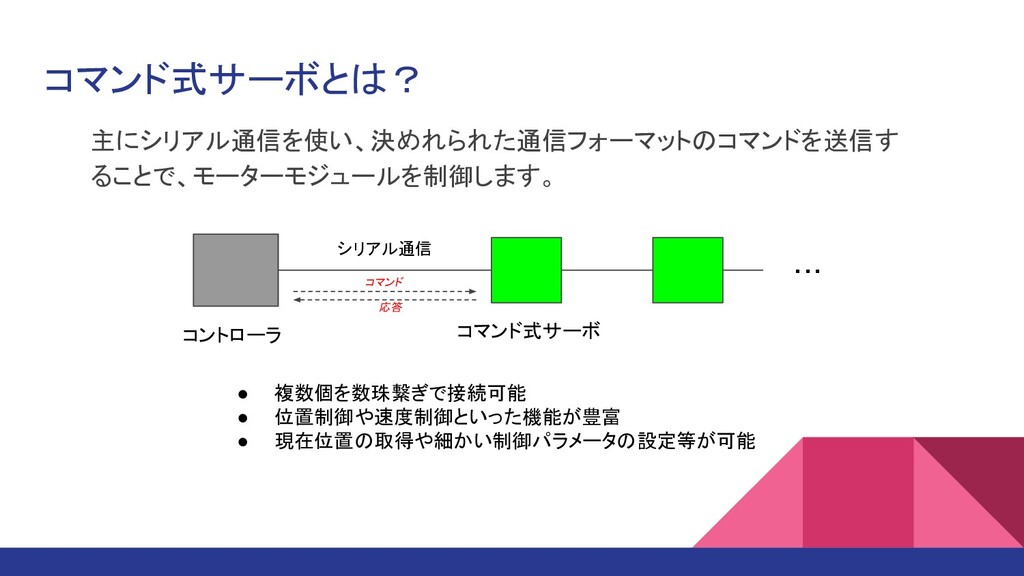
コマンド式サーボとは? 主にシリアル通信を使い、決めれられた通信フォーマットのコマンドを送信す ることで、モーターモジュールを制御します。 コントローラ コマンド式サーボ シリアル通信 ・・・ コマンド 応答 •
複数個を数珠繋ぎで接続可能 • 位置制御や速度制御といった機能が豊富 • 現在位置の取得や細かい制御パラメータの設定等が可能
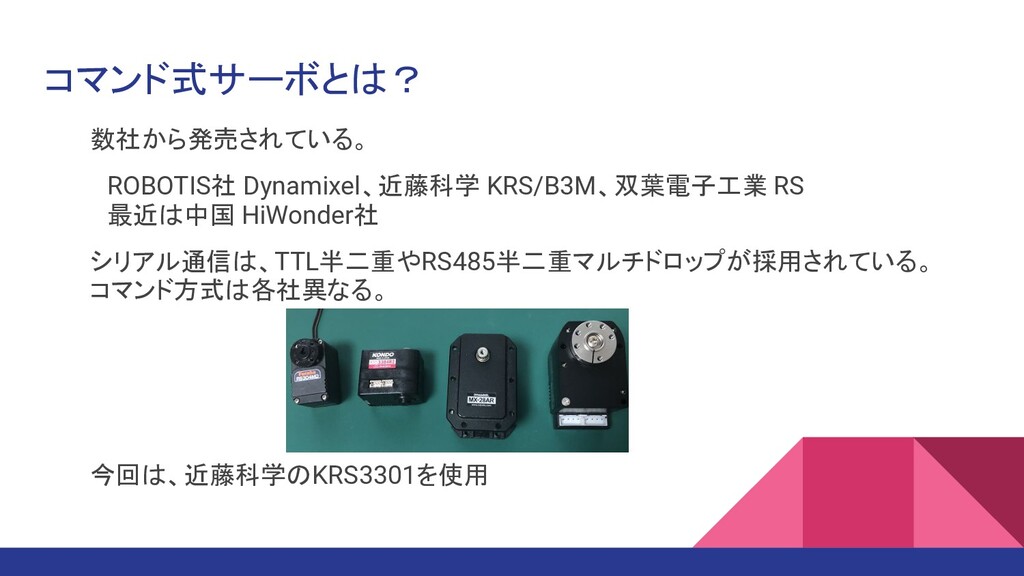
コマンド式サーボとは? 数社から発売されている。 ROBOTIS社 Dynamixel、近藤科学 KRS/B3M、双葉電子工業 RS 最近は中国 HiWonder社 シリアル通信は、TTL半二重やRS485半二重マルチドロップが採用されている。 コマンド方式は各社異なる。
今回は、近藤科学のKRS3301を使用
コマンド式サーボの接続(近藤科学の場合) 1) PC/SBCから コマンド式サーボ Dual USB アダプターHS 2) 組込みボード(arduino/STM32等)から 外部電源(6V)
TTL: コマンド式サーボ RS485USB/ シリアル変換 アダプター 外部電源(6Vとか) RS485: コマンド式サーボ ICS変換基板 外部電源(6Vとか) TTL: コマンド式サーボ RS485USB/ シリアル変換 アダプター 外部電源(6Vとか) RS485: ※R485 I/Fを持っている場合は不要。他 社のRS485 I/F基板でもよい。
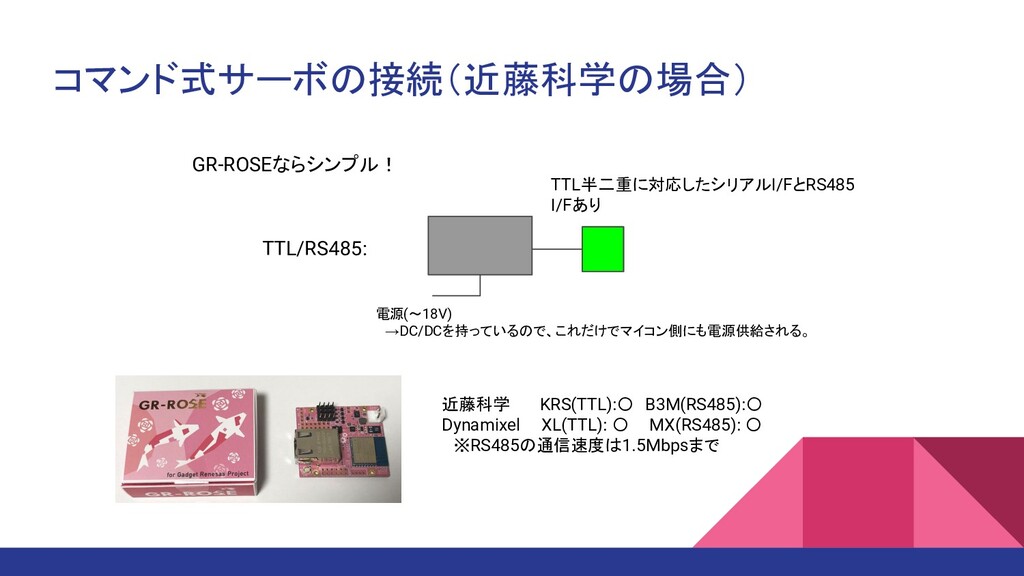
コマンド式サーボの接続(近藤科学の場合) GR-ROSEならシンプル! 電源(~18V) →DC/DCを持っているので、これだけでマイコン側にも電源供給される。 TTL/RS485: TTL半二重に対応したシリアルI/FとRS485 I/Fあり 近藤科学 KRS(TTL):〇 B3M(RS485):〇 Dynamixel
XL(TTL): 〇 MX(RS485): 〇 ※RS485の通信速度は1.5Mbpsまで
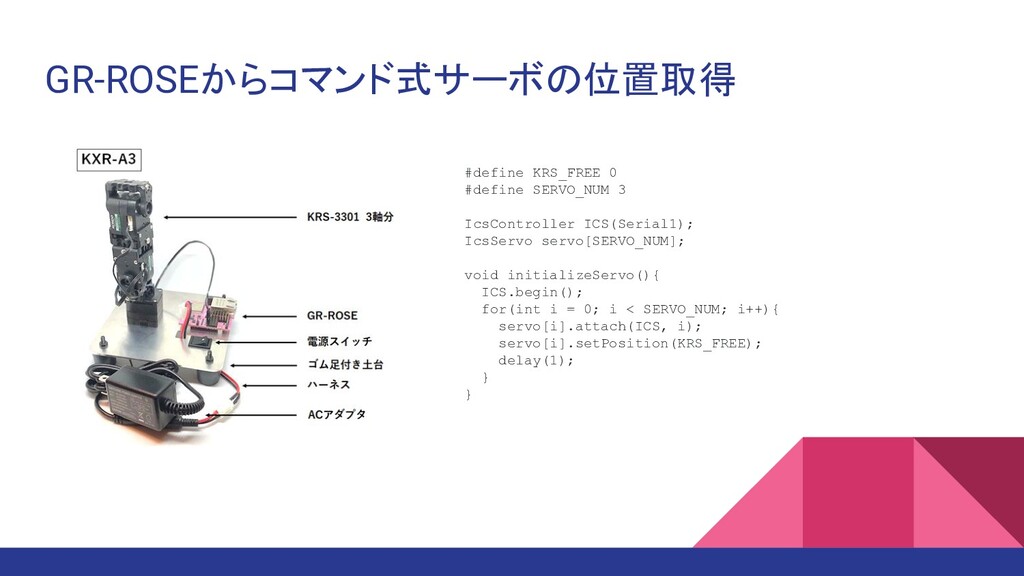
GR-ROSEからコマンド式サーボの位置取得 #define KRS_FREE 0 #define SERVO_NUM 3 IcsController ICS(Serial1); IcsServo
servo[SERVO_NUM]; void initializeServo(){ ICS.begin(); for(int i = 0; i < SERVO_NUM; i++){ servo[i].attach(ICS, i); servo[i].setPosition(KRS_FREE); delay(1); } }
GR-ROSEからコマンド式サーボの位置取得 uint16_t servo_pos[SERVO_NUM]; void setup() { Serial.begin(9600); initializeServo(); } void
getPositionAll(){ for(int i = 0; i < SERVO_NUM; i++){ servo_pos[i] = servo[i].getPosition(); delay(1); } } void loop() { getPositionAll(); Serial.print("POS:"); Serial.print("\t"); Serial.print(servo_pos[0]); Serial.print("\t"); Serial.print(servo_pos[1]); Serial.print("\t"); Serial.print(servo_pos[2]); Serial.print("\n"); delay(100); }
rosserialを使ってPublish 1) Raspberry Pi にROS環境とrosserial, rosserial_arudinoをインストール 2) Raspberry Pi上でrosserial_arduinoでライブラリを作成 3)
作成したライブラリをGR-ROSEの開発環境であるIDR for GRに取り込み IDR for GR : arudino IDEライクな開発環境 Noeticのrosserial_arduinoのライブラリは、nullptrを使用してい るので、コンパイルオプションに -std=gnu++11を付与
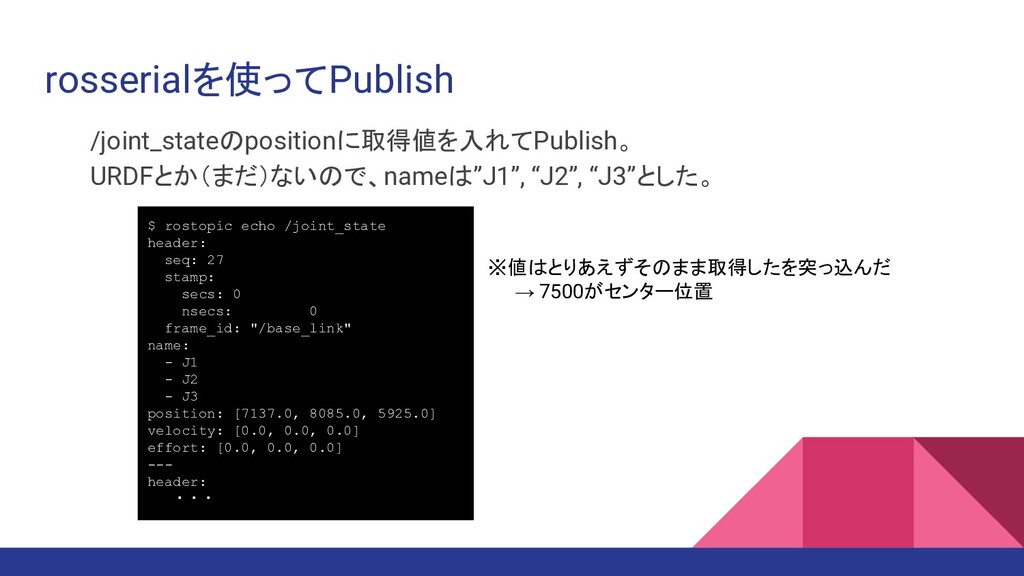
rosserialを使ってPublish /joint_stateのpositionに取得値を入れてPublish。 URDFとか(まだ)ないので、nameは”J1”, “J2”, “J3”とした。 $ rostopic echo /joint_state header:
seq: 27 stamp: secs: 0 nsecs: 0 frame_id: "/base_link" name: - J1 - J2 - J3 position: [7137.0, 8085.0, 5925.0] velocity: [0.0, 0.0, 0.0] effort: [0.0, 0.0, 0.0] --- header: ・・・ ※値はとりあえずそのまま取得したを突っ込んだ → 7500がセンター位置
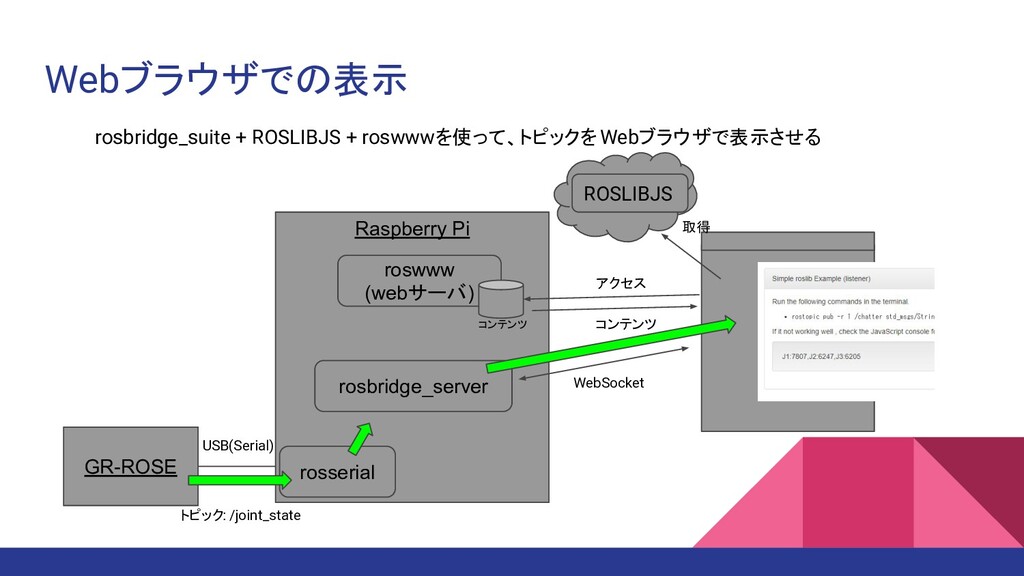
Webブラウザでの表示 rosbridge_suite + ROSLIBJS + roswwwを使って、トピックをWebブラウザで表示させる GR-ROSE Raspberry Pi rosserial
roswww (webサーバ) USB(Serial) トピック: /joint_state rosbridge_server コンテンツ ROSLIBJS アクセス コンテンツ 取得 WebSocket
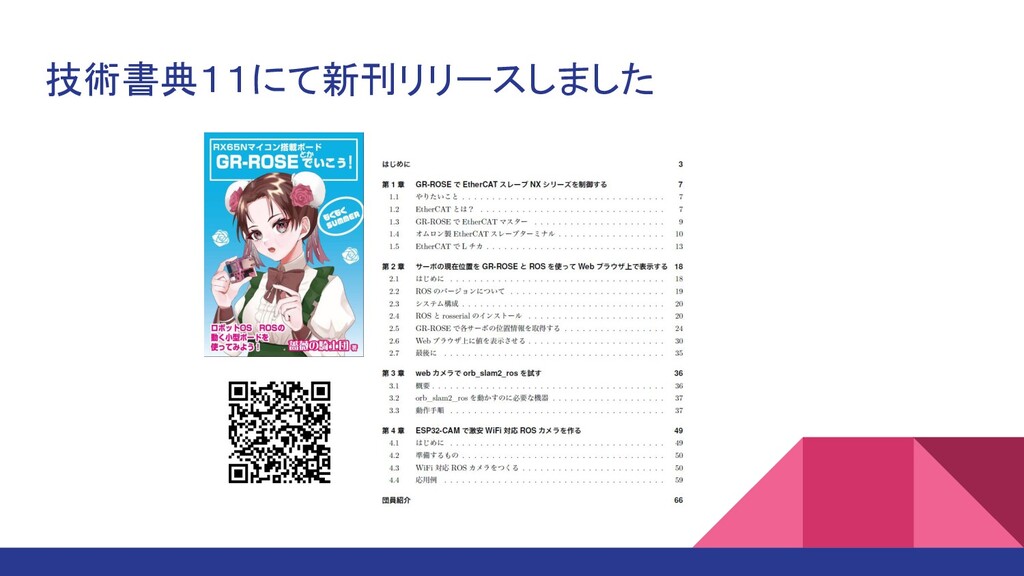
技術書典11にて新刊リリースしました
More Decks by lutecia16v
See All by lutecia16v
EDF-IDF Programming Guidを読む - JTAG Debugging 編 -
lutecia16v
1
430
GR-ROSEでROS/ROS2
lutecia16v
1
1.9k
Jetson NanoとGR-ROSEで始めるROS2
lutecia16v
0
2.3k
がじぇねるねでもROSしたい!
lutecia16v
1
170
GR-ROSE でroombaをコントロールする
lutecia16v
2
430
Other Decks in Programming
See All in Programming
imagewebp()の向こう側: WebPはなぜ JPEG・PNGより軽いのか
yuzneri
0
130
baseline으로 마이그레이션, 리팩토링 안전하게 맡기기
fornewid
1
1k
Getting Started with Vibe Coding
miccheng
0
240
TS 7.0 で baseUrl が使えなくなった今、パスエイリアスをどうするか
bicstone
2
730
Scalaの型でマルチテナントの認可を守る
nextbeatdev
0
160
Debian JP Projectのサーバー構成
uwabami
1
140
React Native에 현대적인 빌드 도구 더하기: Rollipop 구현기
leegeunhyeok
0
180
AI時代のTerminal環境を UNIX哲学で設計・運用する
yasunori0418
1
360
TanStack Vue Query と Pinia Colada から学ぶ非同期状態の型設計
aoshi
0
690
느린 네트워크와 저사양 디바이스 사용자를 위한 웹뷰 로딩 시간 개선기
kmkim
1
250
テストだけで見つかる? Rubyでつくるメソッド発掘器
izawa
0
140
Web3Dライブラリを作ってVue Custom Rendererの仕組みを理解しよう / lets learn vue custom renderer by making 3d library
drumath2237
1
140
Featured
See All Featured
Taking LLMs out of the black box: A practical guide to human-in-the-loop distillation
inesmontani
PRO
3
2.5k
[SF Ruby Conf 2025] Rails X
palkan
3
1.5k
How to Create Impact in a Changing Tech Landscape [PerfNow 2023]
tammyeverts
56
3.5k
The innovator’s Mindset - Leading Through an Era of Exponential Change - McGill University 2025
jdejongh
PRO
1
400
Kristin Tynski - Automating Marketing Tasks With AI
techseoconnect
PRO
0
590
Statistics for Hackers
jakevdp
799
230k
The Web Performance Landscape in 2024 [PerfNow 2024]
tammyeverts
12
1.4k
Visual Storytelling: How to be a Superhuman Communicator
reverentgeek
2
750
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
520
Become a Pro
speakerdeck
PRO
31
6.4k
Crafting Experiences
bethany
1
450
How to build a perfect <img>
jonoalderson
1
6.2k


 lutecia16v
 yuzneri
 fornewid
 miccheng
 bicstone
 nextbeatdev
 uwabami
 leegeunhyeok
 yasunori0418
 aoshi
 kmkim
 izawa
 drumath2237
 inesmontani
 palkan
 tammyeverts
 jdejongh
 techseoconnect
 jakevdp
 reverentgeek
 tmiket
 speakerdeck
 bethany
 jonoalderson