Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
GR-ROSE でroombaをコントロールする
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
lutecia16v
November 10, 2018
Technology
430
2
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
GR-ROSE でroombaをコントロールする
GR-ROSE プロデューサーミーティング (作品発表会)での発表資料です。
http://gadget.renesas.com/ja/event/2018/pm_rose2.html
lutecia16v
November 10, 2018
Transcript
15 slides
GR-ROSE でroombaを コントロールする - 2018 X’mas version - 2018.11.10 GR-ROSE作品発表会
るぅて(@lutecia16v)
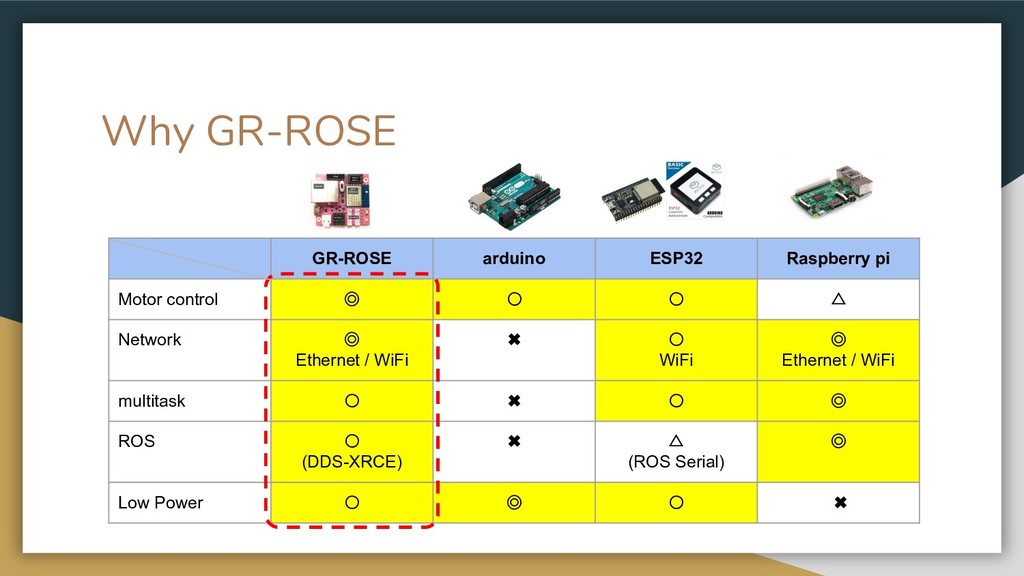
Why GR-ROSE GR-ROSE arduino ESP32 Raspberry pi Motor control ◎
〇 〇 △ Network ◎ Ethernet / WiFi ✖ 〇 WiFi ◎ Ethernet / WiFi multitask 〇 ✖ 〇 ◎ ROS 〇 (DDS-XRCE) ✖ △ (ROS Serial) ◎ Low Power 〇 ◎ 〇 ✖
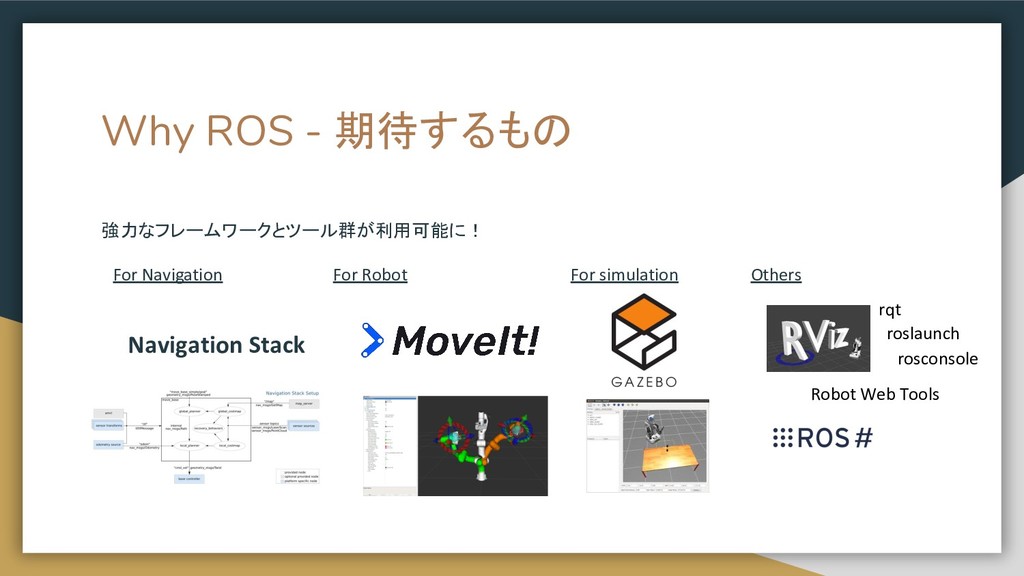
Why ROS - 期待するもの 強力なフレームワークとツール群が利用可能に! For Navigation For Robot For
simulation Navigation Stack Others rqt rosconsole roslaunch Robot Web Tools
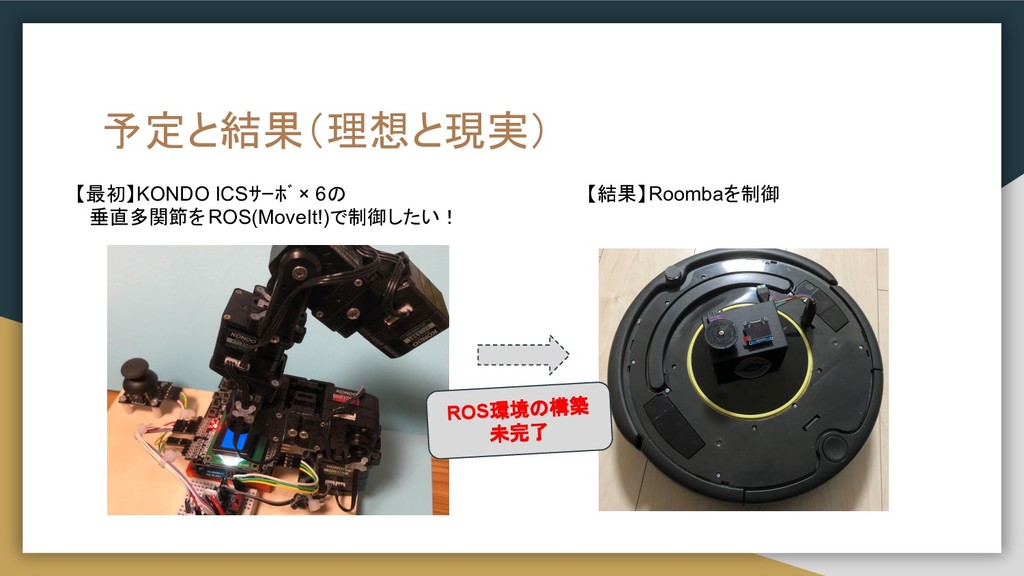
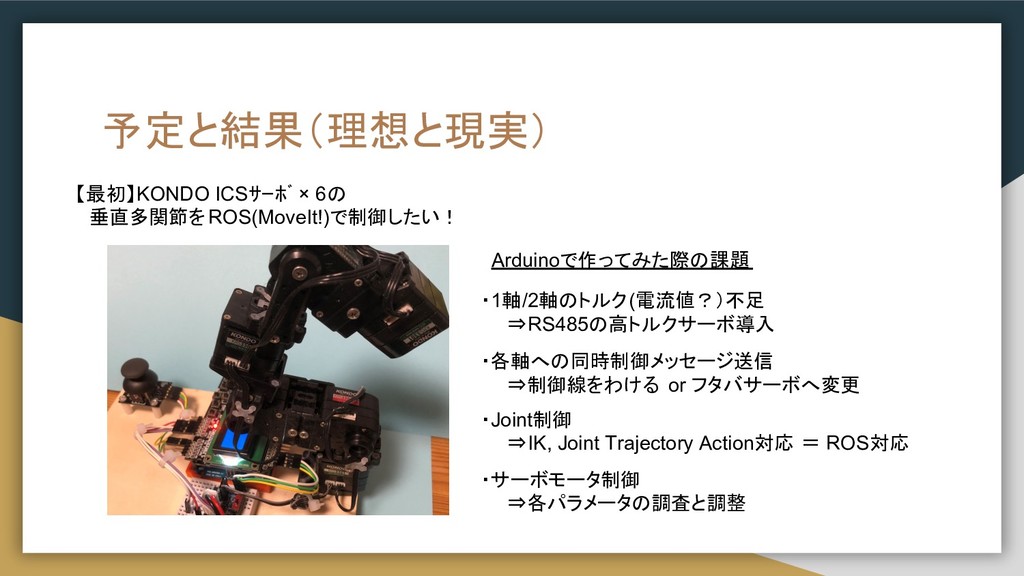
予定と結果(理想と現実) 【最初】KONDO ICSサーボ × 6の 垂直多関節をROS(MoveIt!)で制御したい! 【結果】Roombaを制御 ROS環境の構築 未完了
予定と結果(理想と現実) 【最初】KONDO ICSサーボ × 6の 垂直多関節をROS(MoveIt!)で制御したい! Arduinoで作ってみた際の課題 ・1軸/2軸のトルク(電流値?)不足 ⇒RS485の高トルクサーボ導入 ・Joint制御
⇒IK, Joint Trajectory Action対応 = ROS対応 ・サーボモータ制御 ⇒各パラメータの調査と調整 ・各軸への同時制御メッセージ送信 ⇒制御線をわける or フタバサーボへ変更
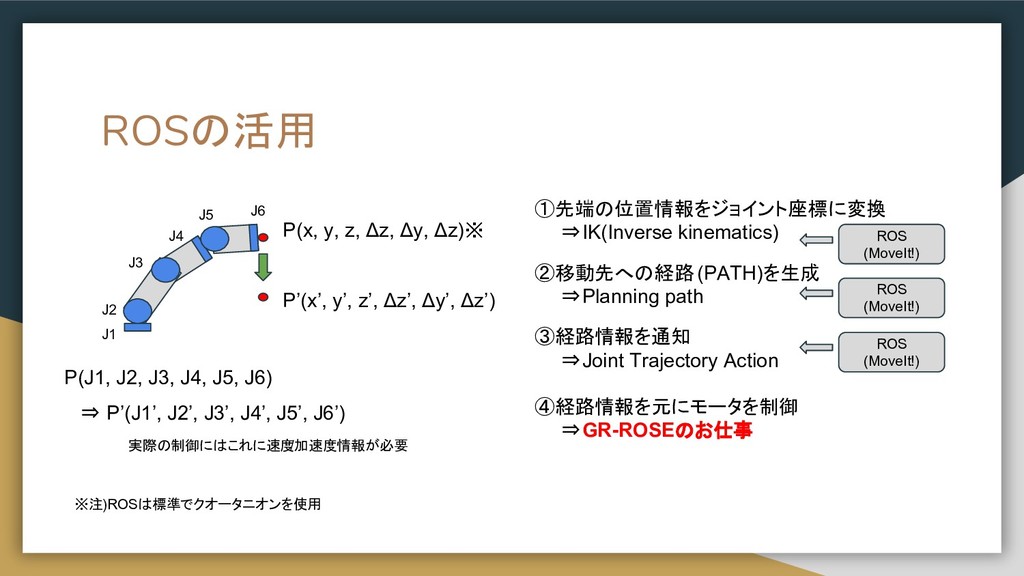
ROSの活用 J1 J2 J3 J4 J5 J6 P(x, y, z,
Δz, Δy, Δz)※ P’(x’, y’, z’, Δz’, Δy’, Δz’) P(J1, J2, J3, J4, J5, J6) ①先端の位置情報をジョイント座標に変換 ⇒IK(Inverse kinematics) ②移動先への経路(PATH)を生成 ⇒Planning path ③経路情報を通知 ⇒Joint Trajectory Action ④経路情報を元にモータを制御 ⇒GR-ROSEのお仕事 ※注)ROSは標準でクオータニオンを使用 ROS (MoveIt!) ROS (MoveIt!) ROS (MoveIt!) ⇒ P’(J1’, J2’, J3’, J4’, J5’, J6’) 実際の制御にはこれに速度 /加速度情報が必要
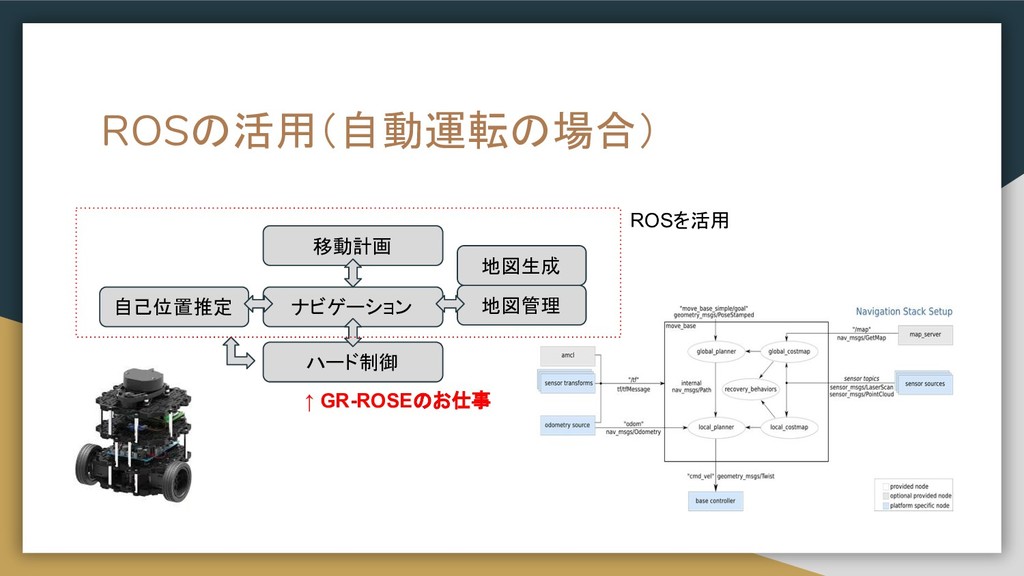
ROSの活用(自動運転の場合) 移動計画 ナビゲーション 自己位置推定 地図管理 ハード制御 地図生成 ↑ GR-ROSEのお仕事 ROSを活用
さて本題
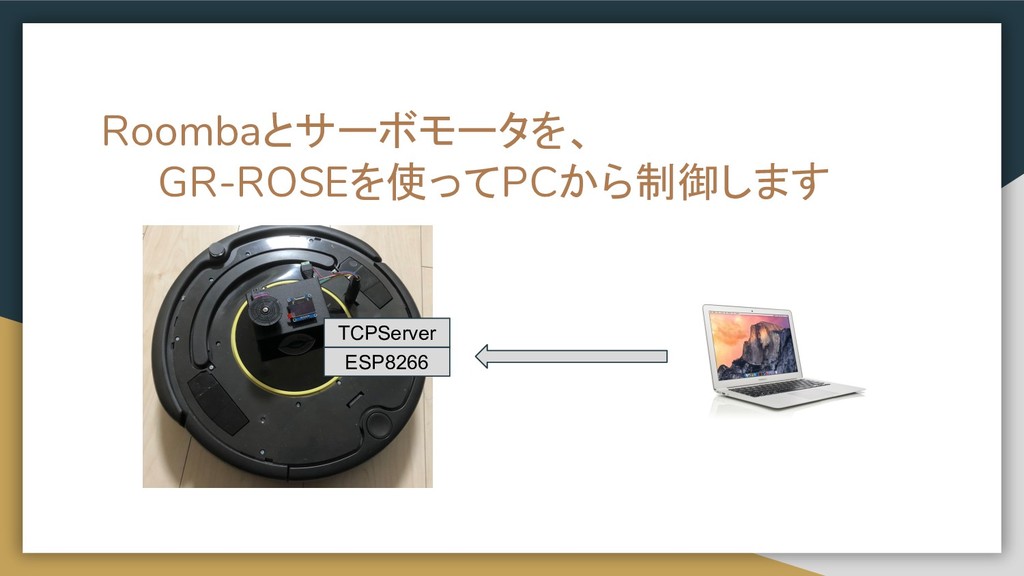
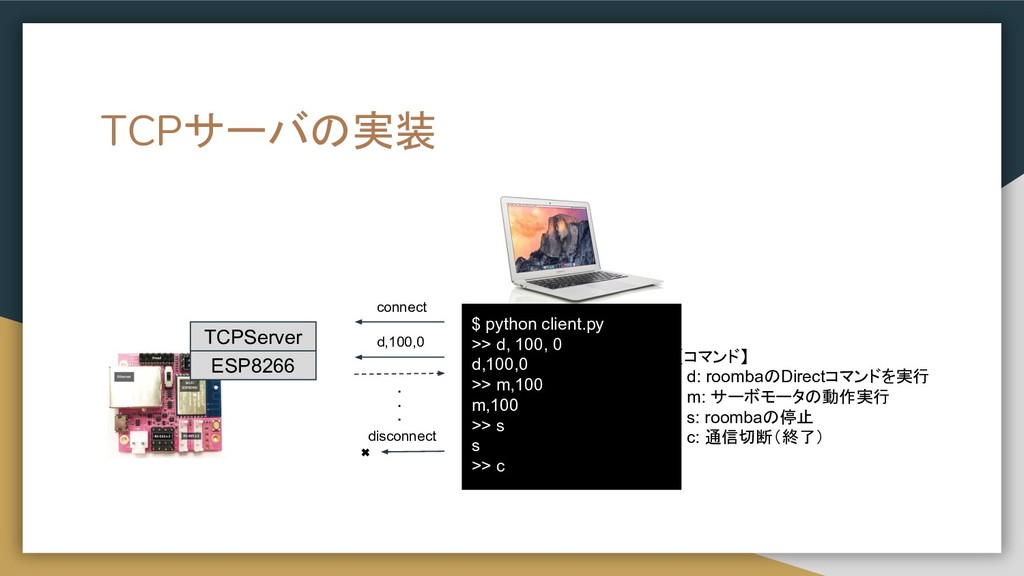
Roombaとサーボモータを、 GR-ROSEを使ってPCから制御します ESP8266 TCPServer
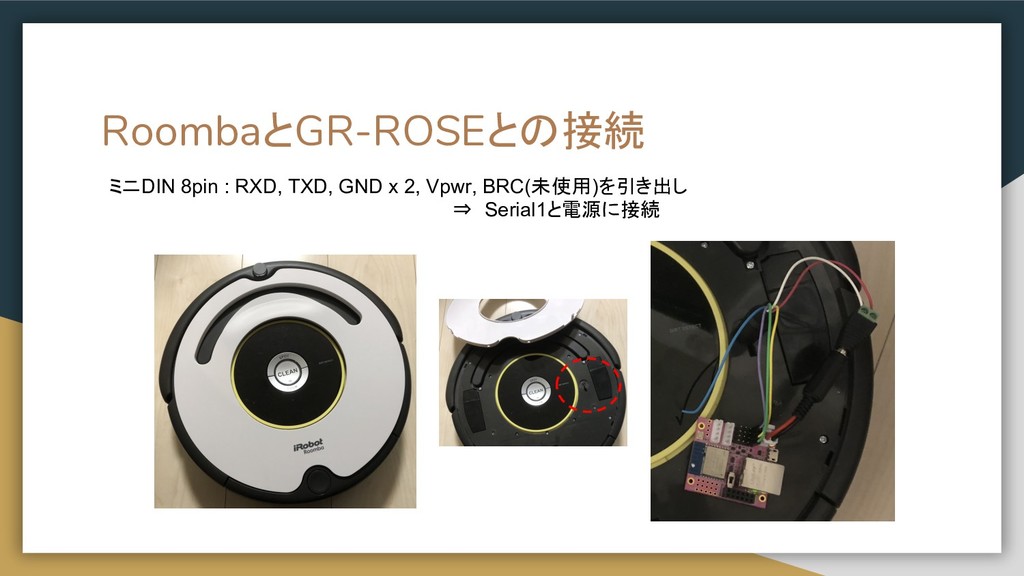
RoombaとGR-ROSEとの接続 ミニDIN 8pin : RXD, TXD, GND x 2, Vpwr,
BRC(未使用)を引き出し ⇒ Serial1と電源に接続
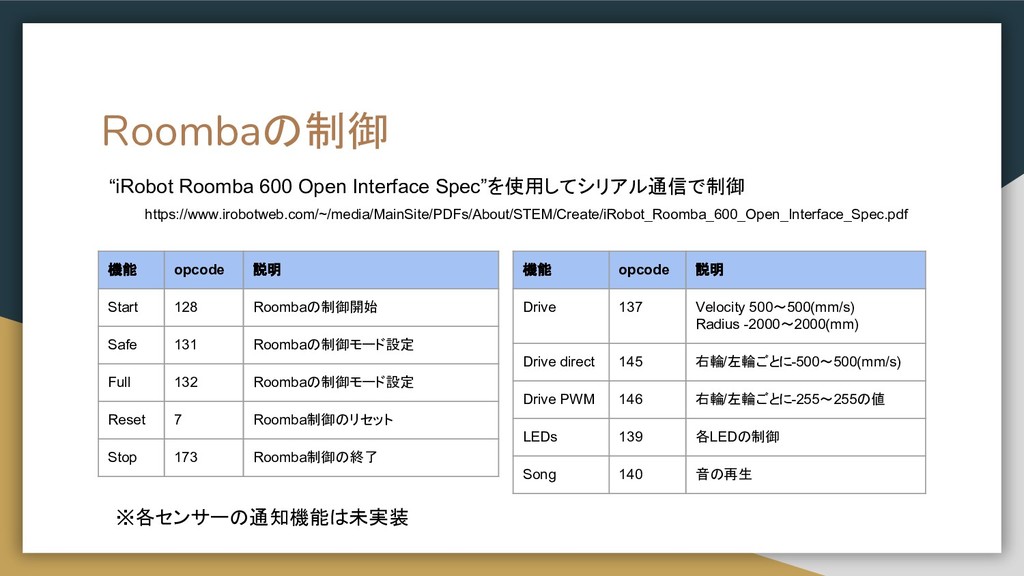
Roombaの制御 “iRobot Roomba 600 Open Interface Spec”を使用してシリアル通信で制御 https://www.irobotweb.com/~/media/MainSite/PDFs/About/STEM/Create/iRobot_Roomba_600_Open_Interface_Spec.pdf 機能 opcode
説明 Start 128 Roombaの制御開始 Safe 131 Roombaの制御モード設定 Full 132 Roombaの制御モード設定 Reset 7 Roomba制御のリセット Stop 173 Roomba制御の終了 機能 opcode 説明 Drive 137 Velocity 500~500(mm/s) Radius -2000~2000(mm) Drive direct 145 右輪/左輪ごとに-500~500(mm/s) Drive PWM 146 右輪/左輪ごとに-255~255の値 LEDs 139 各LEDの制御 Song 140 音の再生 ※各センサーの通知機能は未実装
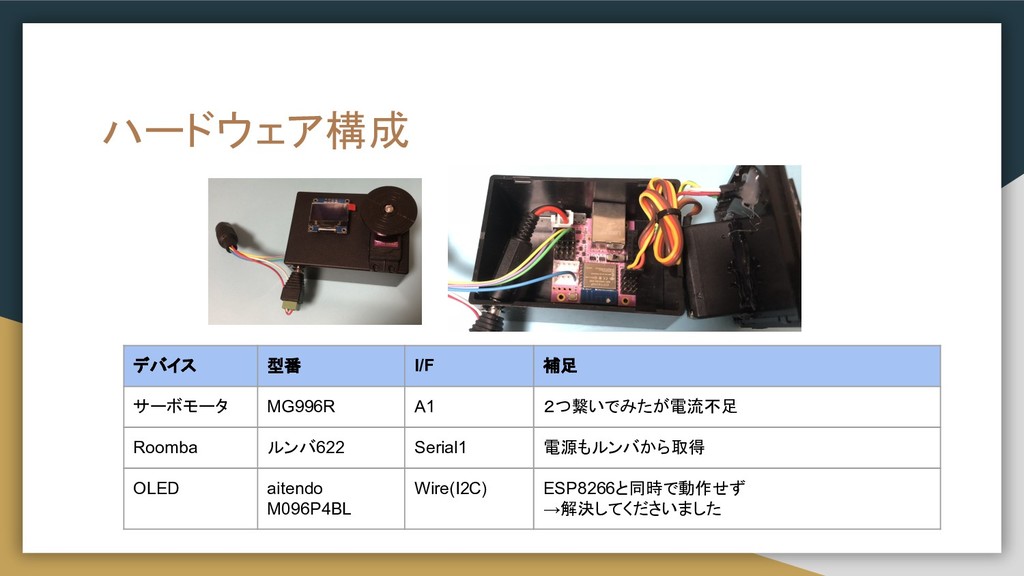
ハードウェア構成 デバイス 型番 I/F 補足 サーボモータ MG996R A1 2つ繋いでみたが電流不足 Roomba
ルンバ622 Serial1 電源もルンバから取得 OLED aitendo M096P4BL Wire(I2C) ESP8266と同時で動作せず →解決してくださいました
disconnect TCPサーバの実装 ESP8266 TCPServer $ python client.py >> d, 100,
0 d,100,0 >> m,100 m,100 >> s s >> c 【コマンド】 d: roombaのDirectコマンドを実行 m: サーボモータの動作実行 s: roombaの停止 c: 通信切断(終了) connect d,100,0 ・ ・ ・ ✖
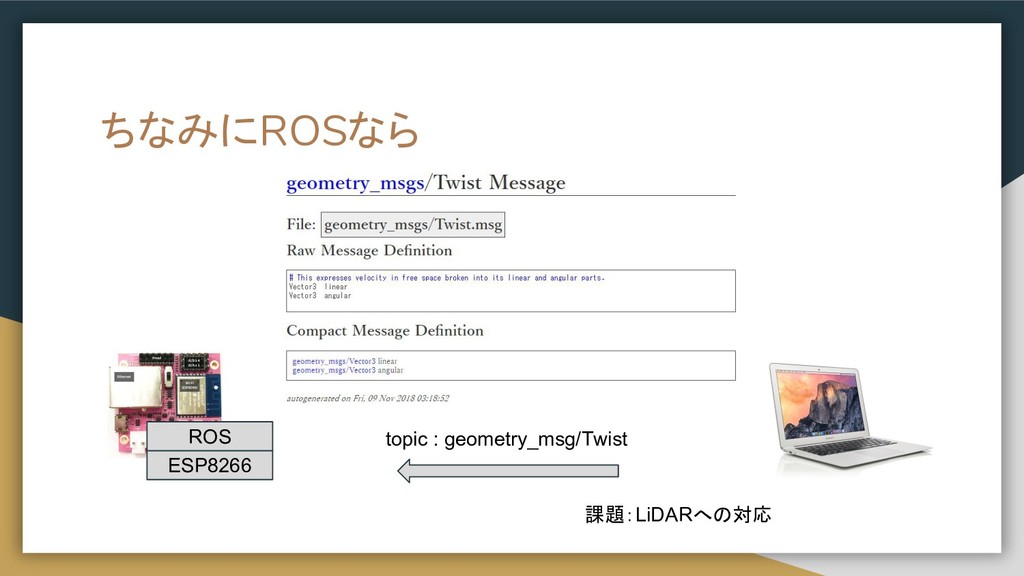
ちなみにROSなら ESP8266 ROS topic : geometry_msg/Twist 課題:LiDARへの対応
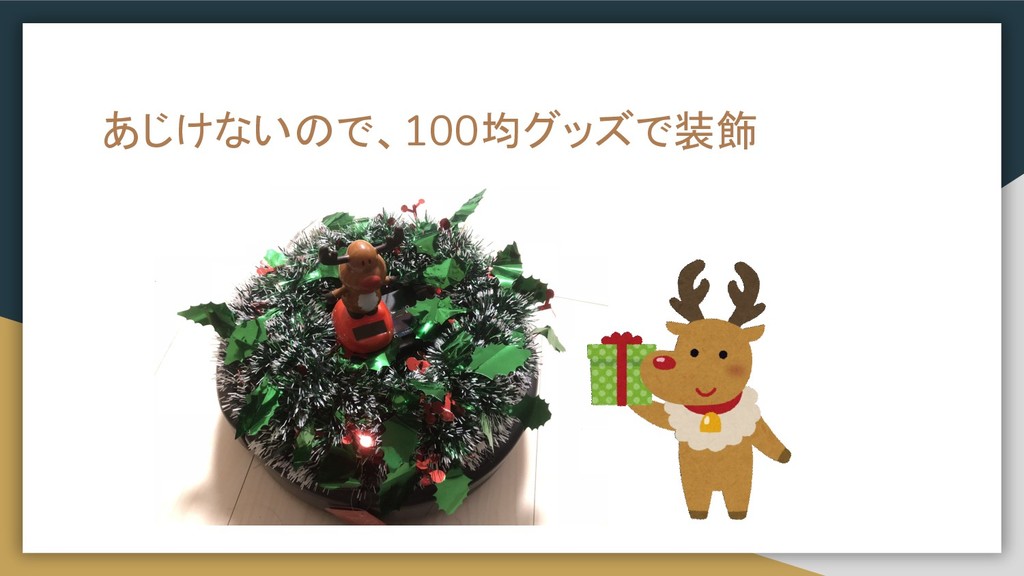
あじけないので、100均グッズで装飾
More Decks by lutecia16v
See All by lutecia16v
EDF-IDF Programming Guidを読む - JTAG Debugging 編 -
lutecia16v
1
430
GR-ROSEとROSを使ってコマンドサーボの現在位置をWebブラウザで表示してみる
lutecia16v
0
1.7k
GR-ROSEでROS/ROS2
lutecia16v
1
1.9k
Jetson NanoとGR-ROSEで始めるROS2
lutecia16v
0
2.3k
がじぇねるねでもROSしたい!
lutecia16v
1
170
Other Decks in Technology
See All in Technology
ノードが消える前提で設計する!Karpenterで金融システムを止めないためのノウハウ大全
daitak
1
130
信頼性を犠牲にせず、PR マージからデプロイまで人の介入を完全にゼロにするまでの道のり
knwoop
2
930
メール到達性を支える、リンク先URLのドメイン評価の扱い方
wind111
0
170
メルカリの小規模チーム「Pod」で、 エンジニアがデータアナリストなしで、 AIを使ってデータ分析の自走を目指す取り組み
jackojacko_
0
190
人の努力に頼らないセキュリティをエンジニアリングする在り方 / An approach to engineering security that does not rely on human effort
carta_engineering
0
220
こんなに変わった! AWSネットワークの常識
shotashiratori
16
11k
RAGの改善を速く回すための評価基盤
yosukeyoshida
6
3.3k
未来を描き変化の中で学び直す ヴァンガードから考える、AI時代のチーム開発
lamb_moko
0
110
Linuxネットワークスタック進化の軌跡: 過去10年の歩みと最新トレンド
orimanabu
4
760
_マネジメントする人される人ナイト_2026__良いチームを作っていきたい_お気持ち_.pdf
xkxaxkx
0
810
市販IoT機器や自作IoT機器とHomeAssistantを駆使して家の電気代をできる限り見える化する方法の考案
harutiro
0
390
おうち環境でも「なるべく止めたくない!」 ― おうち環境の機器冗長化の理想と現実
yuutosi
1
610
Featured
See All Featured
A designer walks into a library…
pauljervisheath
211
25k
Designing for humans not robots
tammielis
254
26k
Responsive Adventures: Dirty Tricks From The Dark Corners of Front-End
smashingmag
254
23k
How to build a perfect <img>
jonoalderson
1
6.2k
Highjacked: Video Game Concept Design
rkendrick25
PRO
2
580
Redefining SEO in the New Era of Traffic Generation
szymonslowik
1
530
Build The Right Thing And Hit Your Dates
maggiecrowley
39
3.5k
SEO for Brand Visibility & Recognition
aleyda
0
4.9k
DBのスキルで生き残る技術 - AI時代におけるテーブル設計の勘所
soudai
PRO
68
60k
jQuery: Nuts, Bolts and Bling
dougneiner
66
8.7k
Navigating Algorithm Shifts & AI Overviews - #SMXNext
aleyda
1
1.7k
Side Projects
sachag
456
43k


 lutecia16v
 daitak
 knwoop
 wind111
 jackojacko_
 carta_engineering
 shotashiratori
 yosukeyoshida
 lamb_moko
 orimanabu
 xkxaxkx
 harutiro
 yuutosi
 pauljervisheath
 tammielis
 smashingmag
 jonoalderson
 rkendrick25
 szymonslowik
 maggiecrowley
 aleyda
 soudai
 dougneiner
 sachag