Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
A_アルゴリズム高速化を目指して
Search
Takashi Makino
April 25, 2021
Programming
1.6k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
A_アルゴリズム高速化を目指して
Takashi Makino
April 25, 2021
More Decks by Takashi Makino
See All by Takashi Makino
あなたの知らないスクラムの世界
makky0620
0
120
Flutterでもテスト駆動したい
makky0620
0
400
Discord botにScrumの Discord botにScrumの手伝いをしてもらう手伝いをしてもらう
makky0620
0
440
Other Decks in Programming
See All in Programming
AWS CDKのカスタムリソースでContinuum(旧Security Agent)を実装した話 | Implementing Continuum (formerly Security Agent) via AWS CDK Custom Resource
akihisaikeda
2
150
残高管理から台帳サービスへの進化
artoy
1
200
Next.js: The final boss of Web Performance
guaca
0
280
[2026-10-14](C)Re:ゼロから始める異世界生活〜始まりの終わりと終わりの始まり〜
tosite
0
100
コードレビューのボトルネックを"する側"と"される側"の両面から解消する
yub0n
2
1.6k
全ての永続トークンを、生まれる前に消し去りたい!
sylph01
2
970
動作中のプログラムの中身をリアルタイムに覗く / Realtime Debugger for CSharp with Roslyn
prota
1
1.9k
UnityでSystem.Net.WebSocketsなWebSocketサーバが動かないのでUnity Monoのコードを覗いてみた / about implementing websocket server with unity mono
drumath2237
1
610
コーディング自動化の次へ。人の介入をゼロにするファクトリーとサポートAIによる実践
timakin
5
3.9k
ActionController meets Protocol Buffers
sorah
0
560
phperだってパンチカードでコーディングしたい
o0h
PRO
0
350
AmebaブログはKMPから卒業します
kmars0605
0
200
Featured
See All Featured
The SEO identity crisis: Don't let AI make you average
varn
0
590
WCS-LA-2024
lcolladotor
0
890
A Soul's Torment
seathinner
8
3.8k
Producing Creativity
orderedlist
PRO
348
41k
The Director’s Chair: Orchestrating AI for Truly Effective Learning
tmiket
1
330
Conquering PDFs: document understanding beyond plain text
inesmontani
PRO
4
3.2k
Building Flexible Design Systems
yeseniaperezcruz
330
41k
Typedesign – Prime Four
hannesfritz
42
3.2k
The Invisible Side of Design
smashingmag
301
52k
Effective software design: The role of men in debugging patriarchy in IT @ Voxxed Days AMS
baasie
1
570
30 Presentation Tips
portentint
PRO
1
430
Agile that works and the tools we love
rasmusluckow
331
22k
Transcript
A*アルゴリズム 高速化を目指して 牧野トミー孝史 2021/04/21@TechBash
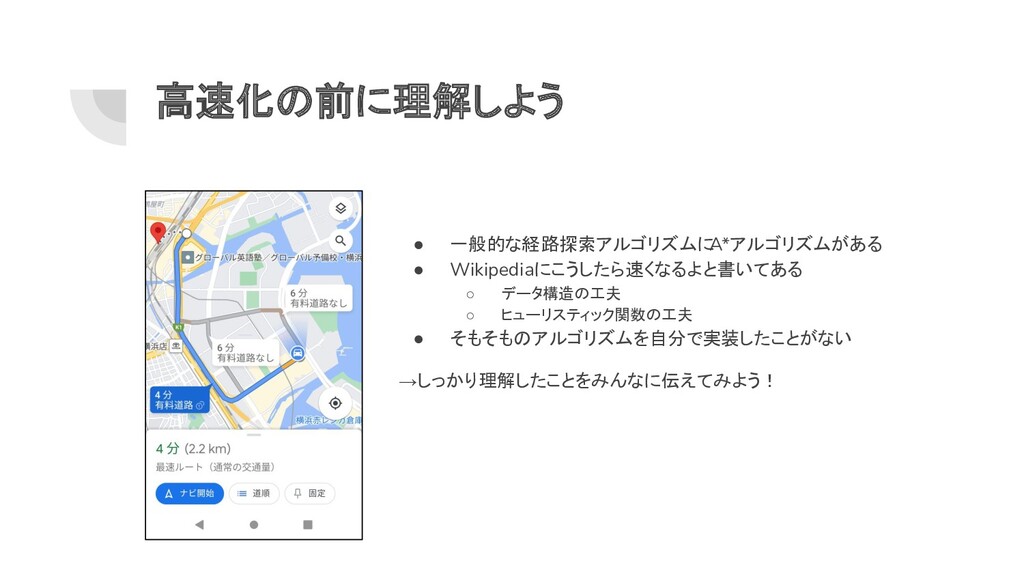
高速化の前に理解しよう • 一般的な経路探索アルゴリズムに A*アルゴリズムがある • Wikipediaにこうしたら速くなるよと書いてある ◦ データ構造の工夫 ◦ ヒューリスティック関数の工夫
• そもそものアルゴリズムを自分で実装したことがない →しっかり理解したことをみんなに伝えてみよう!
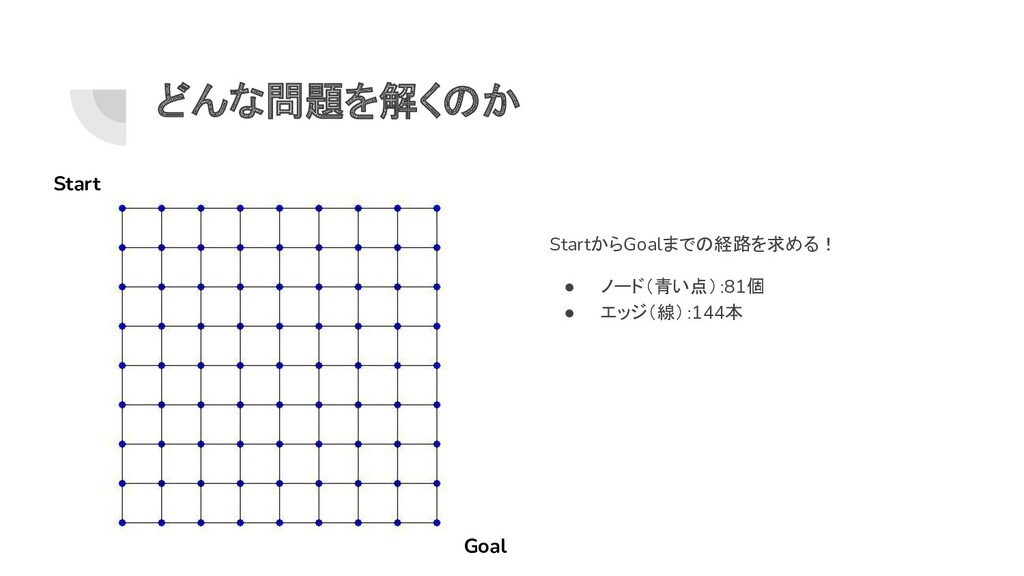
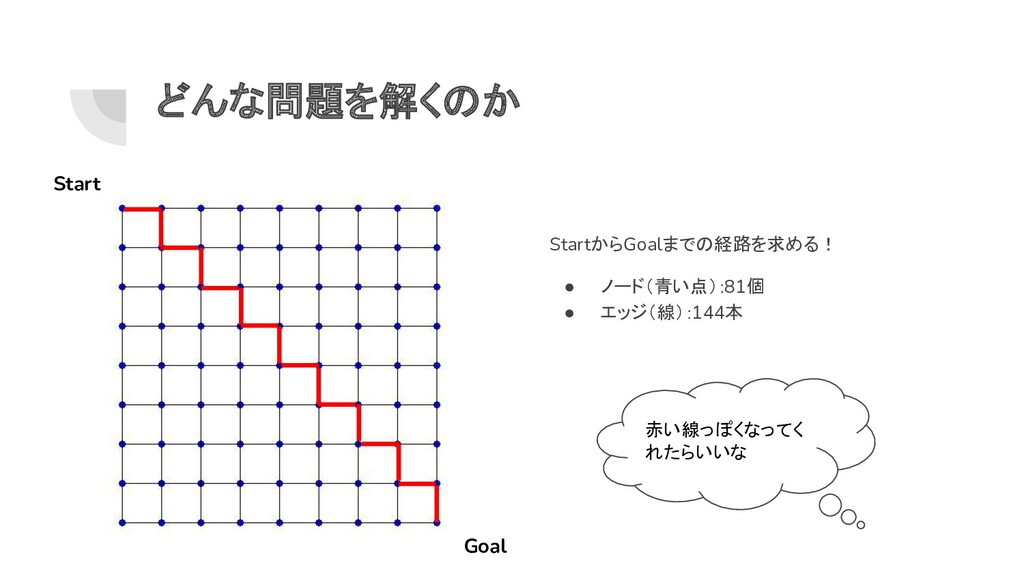
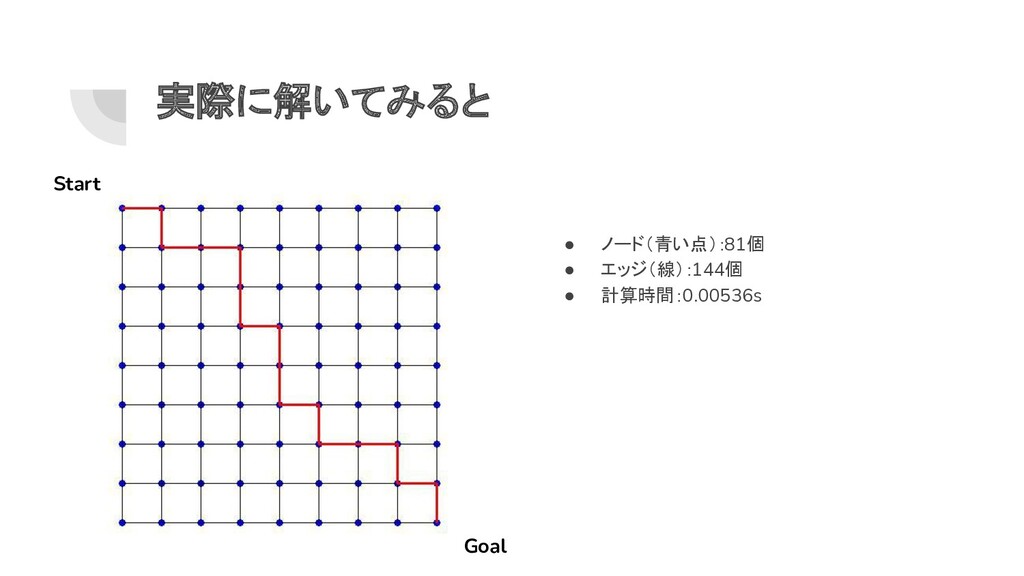
どんな問題を解くのか StartからGoalまでの経路を求める! • ノード(青い点):81個 • エッジ(線):144本 Start Goal
どんな問題を解くのか StartからGoalまでの経路を求める! • ノード(青い点):81個 • エッジ(線):144本 Start Goal 赤い線っぽくなってく れたらいいな
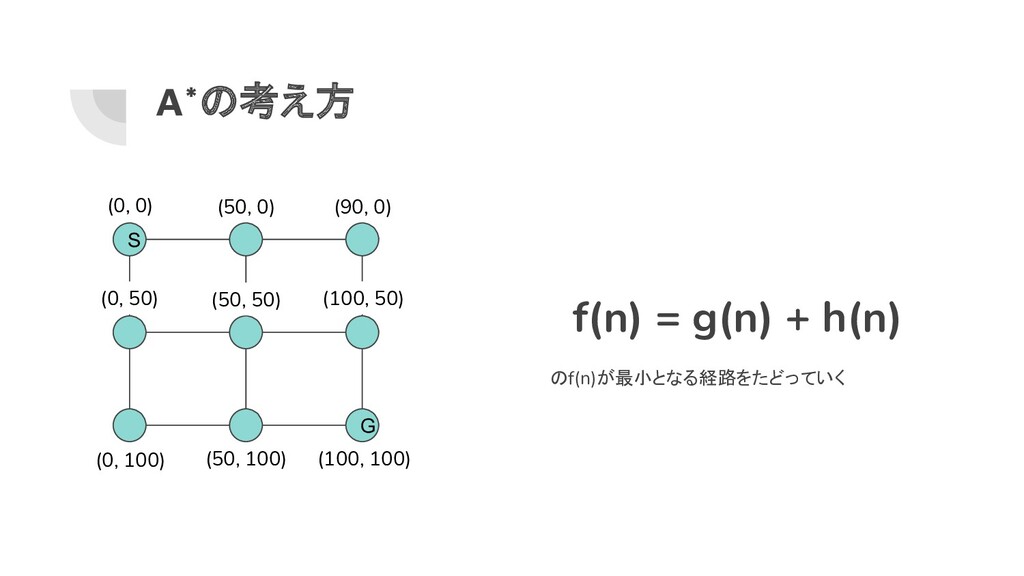
A*の考え方 S G (0, 0) (100, 100) (50, 100) (0,
100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) f(n) = g(n) + h(n) のf(n)が最小となる経路をたどっていく
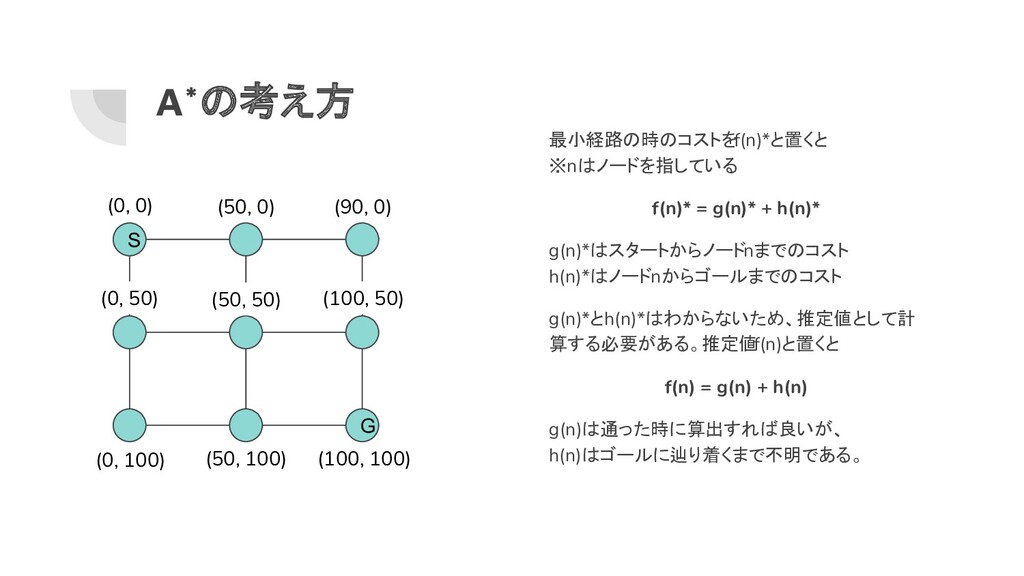
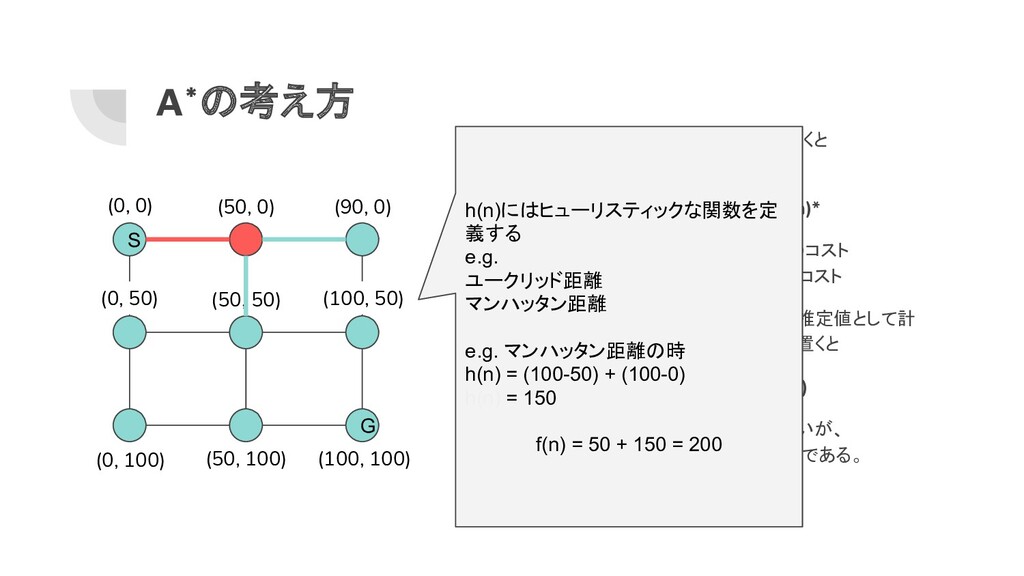
A*の考え方 最小経路の時のコストをf(n)*と置くと ※nはノードを指している f(n)* = g(n)* + h(n)* g(n)*はスタートからノードnまでのコスト h(n)*はノードnからゴールまでのコスト
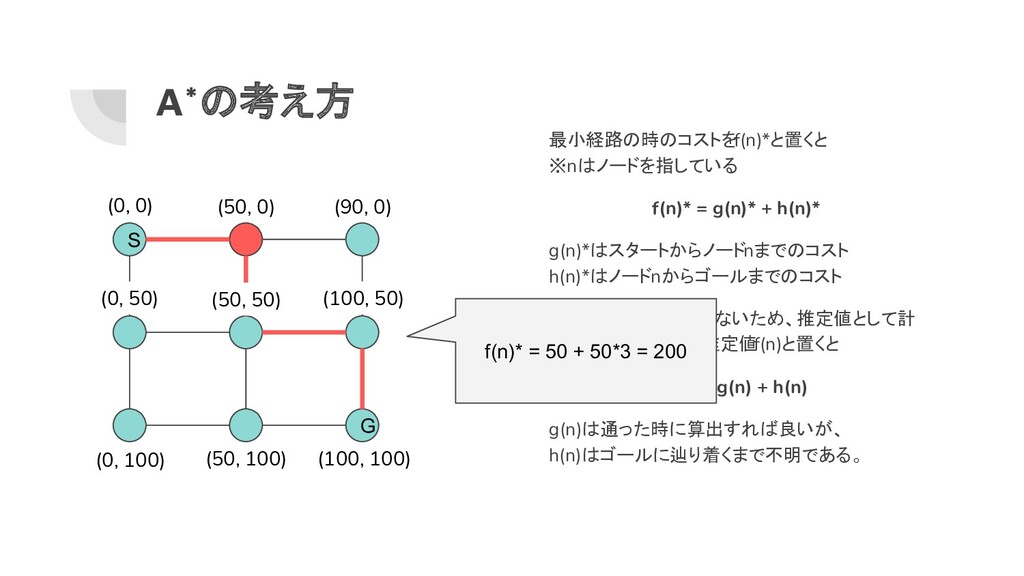
g(n)*とh(n)*はわからないため、推定値として計 算する必要がある。推定値 f(n)と置くと f(n) = g(n) + h(n) g(n)は通った時に算出すれば良いが、 h(n)はゴールに辿り着くまで不明である。 S G (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50)
A*の考え方 最小経路の時のコストをf(n)*と置くと ※nはノードを指している f(n)* = g(n)* + h(n)* g(n)*はスタートからノードnまでのコスト h(n)*はノードnからゴールまでのコスト
g(n)*とh(n)*はわからないため、推定値として計 算する必要がある。推定値 f(n)と置くと f(n) = g(n) + h(n) g(n)は通った時に算出すれば良いが、 h(n)はゴールに辿り着くまで不明である。 S G (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) f(n)* = 50 + 50*3 = 200
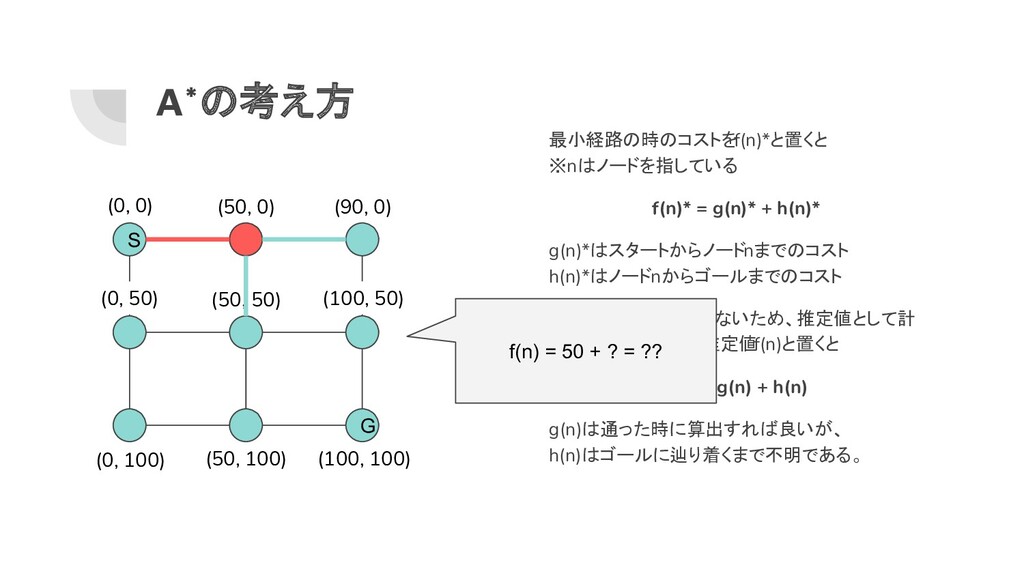
(50, 50) A*の考え方 最小経路の時のコストをf(n)*と置くと ※nはノードを指している f(n)* = g(n)* + h(n)*
g(n)*はスタートからノードnまでのコスト h(n)*はノードnからゴールまでのコスト g(n)*とh(n)*はわからないため、推定値として計 算する必要がある。推定値 f(n)と置くと f(n) = g(n) + h(n) g(n)は通った時に算出すれば良いが、 h(n)はゴールに辿り着くまで不明である。 S G (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (100, 50) f(n) = 50 + ? = ??
(50, 50) A*の考え方 最小経路の時のコストをf(n)*と置くと ※nはノードを指している f(n)* = g(n)* + h(n)*
g(n)*はスタートからノードnまでのコスト h(n)*はノードnからゴールまでのコスト g(n)*とh(n)*はわからないため、推定値として計 算する必要がある。推定値 f(n)と置くと f(n) = g(n) + h(n) g(n)は通った時に算出すれば良いが、 h(n)はゴールに辿り着くまで不明である。 S G (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (100, 50) h(n)にはヒューリスティックな関数を定 義する e.g. ユークリッド距離 マンハッタン距離 e.g. マンハッタン距離の時 h(n) = (100-50) + (100-0) h(n) = 150 f(n) = 50 + 150 = 200
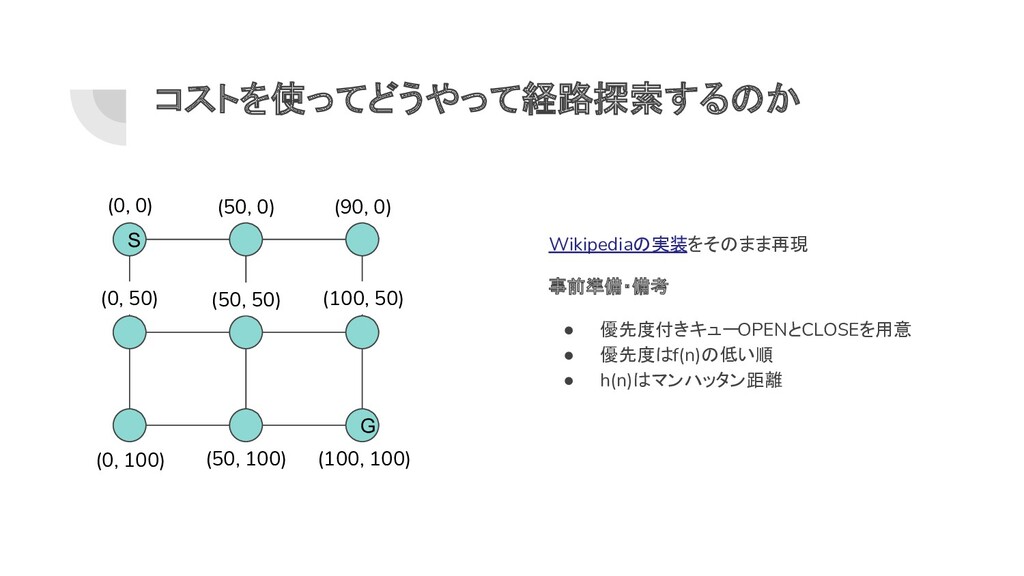
コストを使ってどうやって経路探索するのか Wikipediaの実装をそのまま再現 事前準備・備考 • 優先度付きキューOPENとCLOSEを用意 • 優先度はf(n)の低い順 • h(n)はマンハッタン距離 S
G (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50)
OPEN:[11] CLOSE:[] TARGET: 説明 スタートのノードをOPENへ入れる (0, 0) (100, 100) (50,
100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33
OPEN:[] CLOSE:[11] TARGET:11 説明 OPENから一つ取り出しCLOSEに加える (0, 0) (100, 100) (50,
100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33
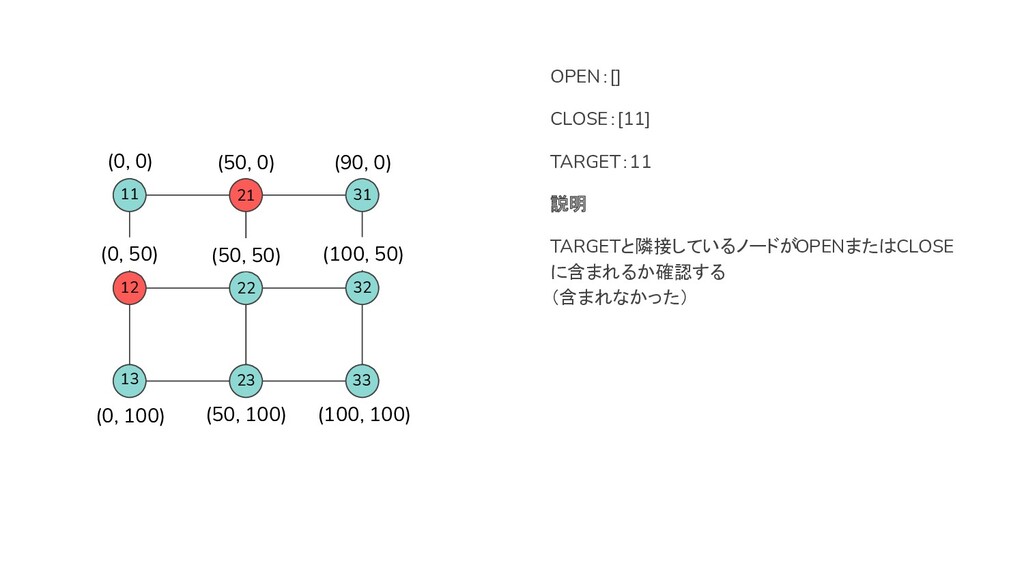
12 21 OPEN:[] CLOSE:[11] TARGET:11 説明 TARGETと隣接しているノードがOPENまたはCLOSE に含まれるか確認する (含まれなかった) (0,
0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 13 22 31 32 23 33
12 21 OPEN:[12(200), 21(200)] CLOSE:[11] TARGET:11 説明 TARGETと隣接しているノードのfn(n)を求めてOPEN に追加する f(12)
= 50 + 150 = 200 f(21) = 50 + 150 = 200 この時各ノードに親情報( 11から繋がっている)を付 与する ここまで1セット (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 13 22 31 32 23 33
OPEN:[21(200)] CLOSE:[11, 12(200)] TARGET:12(200) 説明 OPENから一つ取り出しCLOSEに加える (0, 0) (100, 100)
(50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33
13 22 OPEN:[21(200)] CLOSE:[11, 12(200)] TARGET:12(200) 説明 TARGETと隣接しているノードがOPENまたはCLOSE に含まれるか確認する (含まれなかった)
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 21 31 32 23 33
13 22 OPEN:[21(200), 13(200), 22(200)] CLOSE:[11, 12(200)] TARGET:12(200) 説明 TARGETと隣接しているノードのfn(n)を求めてOPEN
に追加する f(13) = 100 + 100 = 200 f(22) = 100 + 100 = 200 この時各ノードに親情報を付与する (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 21 31 32 23 33
13 22 OPEN:[21(200), 13(200), 22(200)] CLOSE:[11, 12(200)] TARGET:12(200) 説明 TARGETと隣接しているノードのfn(n)を求めてOPEN
に追加する f(13) = 100 + 100 = 200 f(22) = 100 + 100 = 200 この時各ノードに親情報を付与する (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 21 31 32 23 33
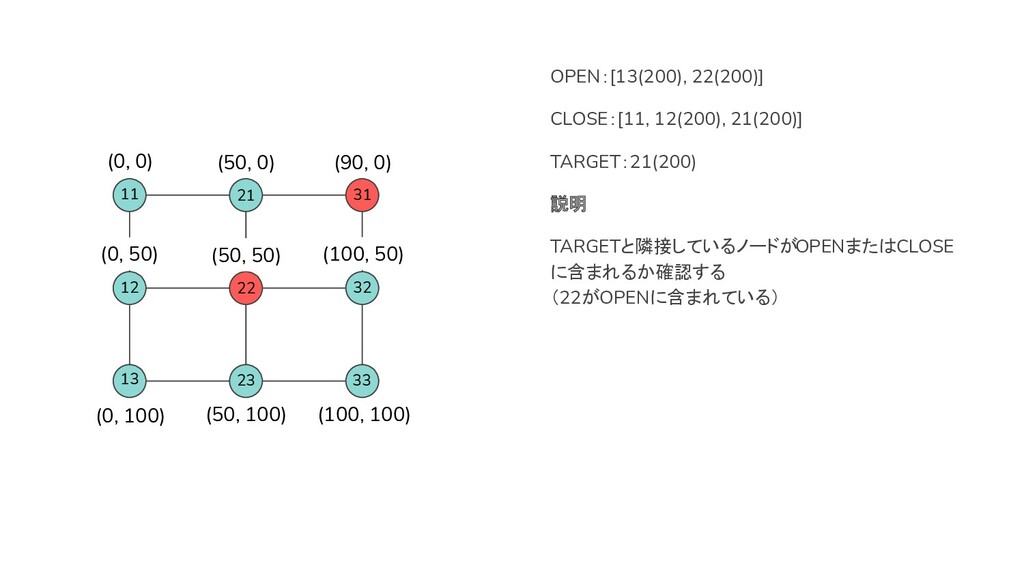
OPEN:[13(200), 22(200)] CLOSE:[11, 12(200), 21(200)] TARGET:21(200) 説明 OPENから一つ取り出しCLOSEに加える (0, 0)
(100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33
22 31 OPEN:[13(200), 22(200)] CLOSE:[11, 12(200), 21(200)] TARGET:21(200) 説明 TARGETと隣接しているノードがOPENまたはCLOSE
に含まれるか確認する (22がOPENに含まれている) (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 32 23 33
22 31 OPEN:[13(200), 22(200), 31(200)] CLOSE:[11, 12(200), 21(200)] TARGET:21(200) 説明
TARGETと隣接しているノードのfn(n)を求めてOPEN に追加する f(31) = 90 + 110 = 200 f(22) = 100 + 100 = 200 もしf(22)が元のコストより低ければコストと親情報を 更新する この時各ノードに親情報を付与する (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 32 23 33
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0)
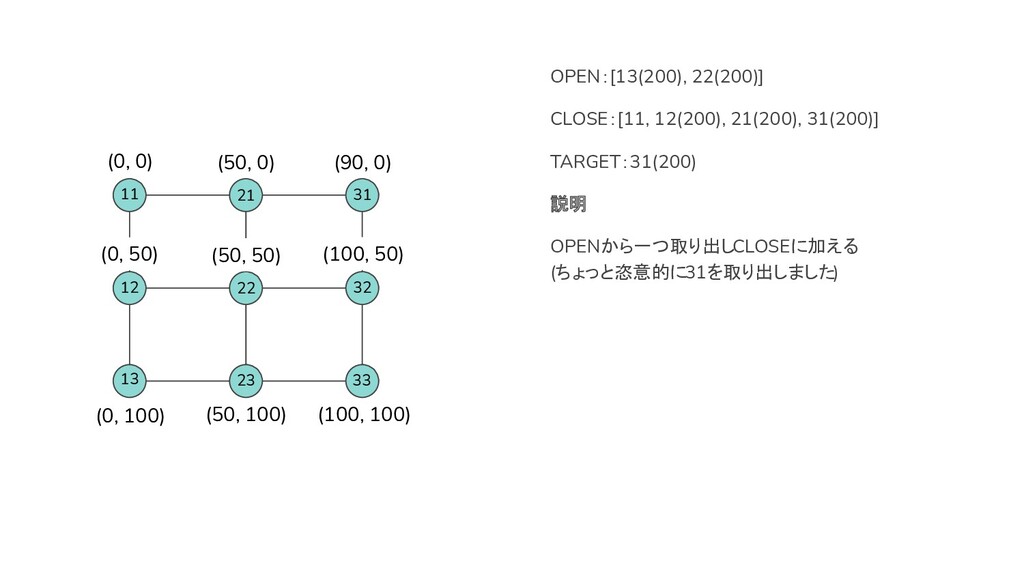
(90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33 OPEN:[13(200), 22(200)] CLOSE:[11, 12(200), 21(200), 31(200)] TARGET:31(200) 説明 OPENから一つ取り出しCLOSEに加える (ちょっと恣意的に31を取り出しました)
32 22 31 OPEN:[13(200), 22(200)] CLOSE:[11, 12(200), 21(200), 31(200)] TARGET:31(200)
説明 TARGETと隣接しているノードがOPENまたはCLOSE に含まれるか確認する (含まれなかった) (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 23 33
32 22 31 OPEN:[13(200), 22(200), 32(200] CLOSE:[11, 12(200), 21(200), 31(200)]
TARGET:31(200) 説明 TARGETと隣接しているノードのfn(n)を求めてOPEN に追加する f(32) = 150 + 50 = 200 この時各ノードに親情報を付与する (0, 0) (100, 100) (50, 100) (0, 100) (50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 23 33
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0)
(90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33 OPEN:[13(200), 22(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200)] TARGET:32(200) 説明 OPENから一つ取り出しCLOSEに加える (ちょっと恣意的に32を取り出しました)
22 33 (0, 0) (100, 100) (50, 100) (0, 100)
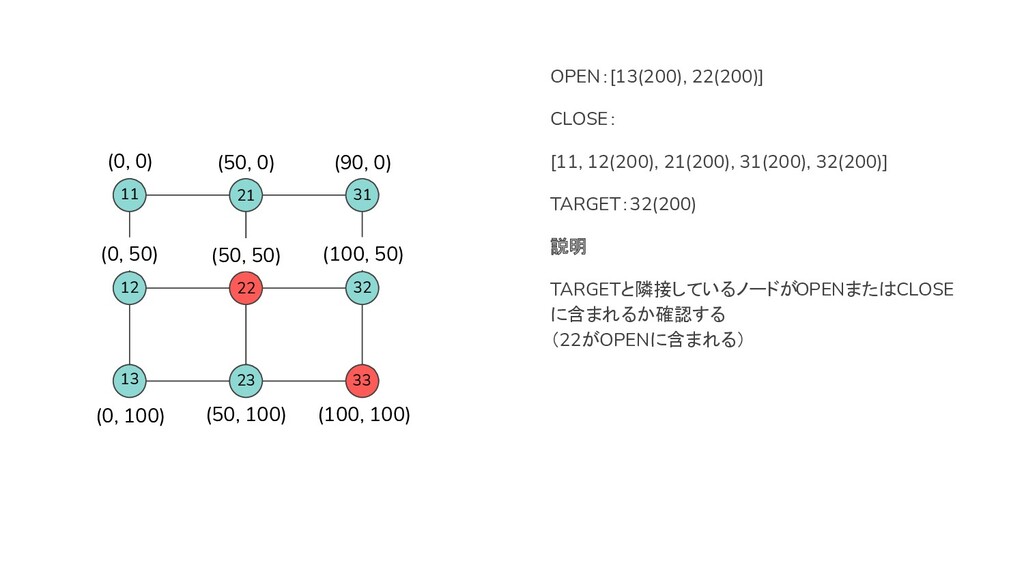
(50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 31 32 23 OPEN:[13(200), 22(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200)] TARGET:32(200) 説明 TARGETと隣接しているノードがOPENまたはCLOSE に含まれるか確認する (22がOPENに含まれる)
22 33 (0, 0) (100, 100) (50, 100) (0, 100)
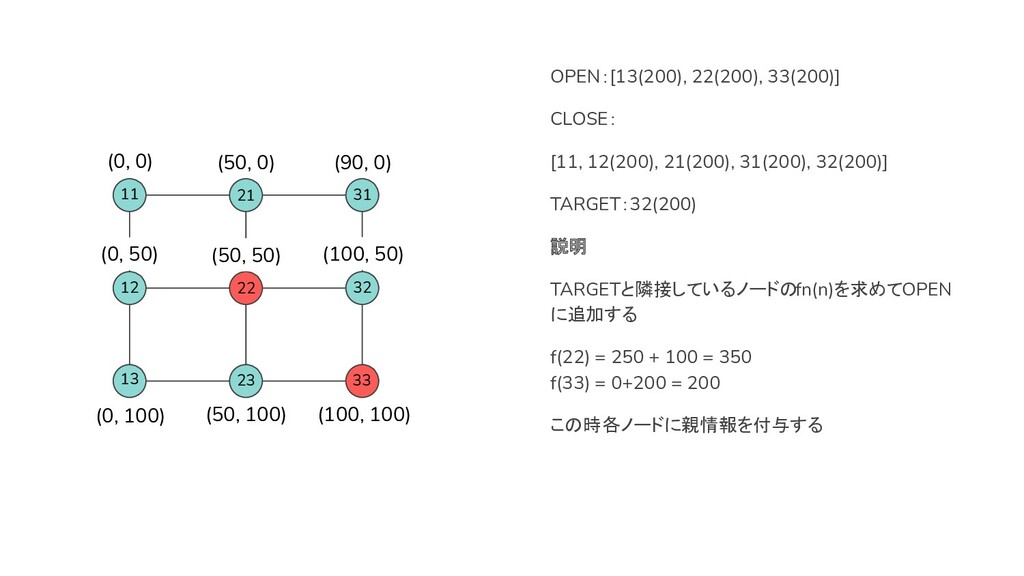
(50, 0) (90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 21 31 32 23 OPEN:[13(200), 22(200), 33(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200)] TARGET:32(200) 説明 TARGETと隣接しているノードのfn(n)を求めてOPEN に追加する f(22) = 250 + 100 = 350 f(33) = 0+200 = 200 この時各ノードに親情報を付与する
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0)
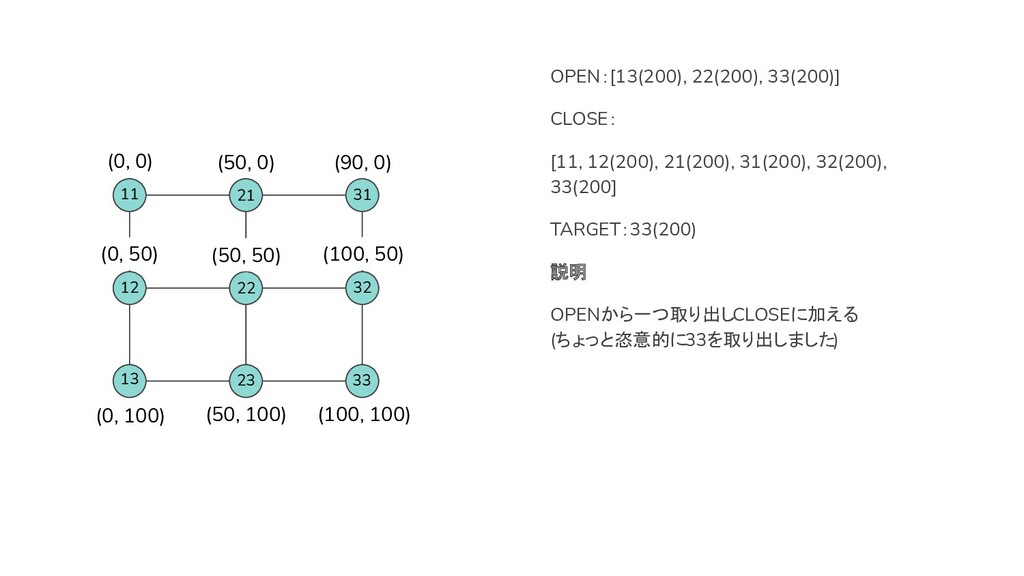
(90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33 OPEN:[13(200), 22(200), 33(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200), 33(200] TARGET:33(200) 説明 OPENから一つ取り出しCLOSEに加える (ちょっと恣意的に33を取り出しました)
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0)
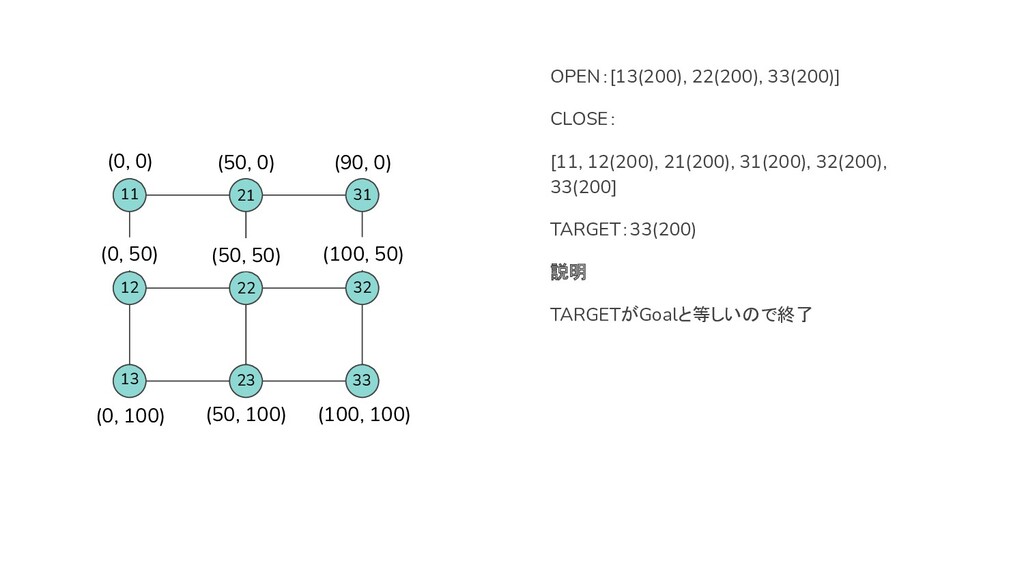
(90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33 OPEN:[13(200), 22(200), 33(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200), 33(200] TARGET:33(200) 説明 TARGETがGoalと等しいので終了
(0, 0) (100, 100) (50, 100) (0, 100) (50, 0)
(90, 0) (0, 50) (50, 50) (100, 50) 11 12 13 22 21 31 32 23 33 OPEN:[13(200), 22(200), 33(200)] CLOSE: [11, 12(200), 21(200), 31(200), 32(200), 33(200] TARGET:33(200) 説明 TARGETの親情報をたどっていけば 33->32->31->21->11 という経路となることがわかる
実際に解いてみると Start Goal • ノード(青い点):81個 • エッジ(線):144個 • 計算時間:0.00536s
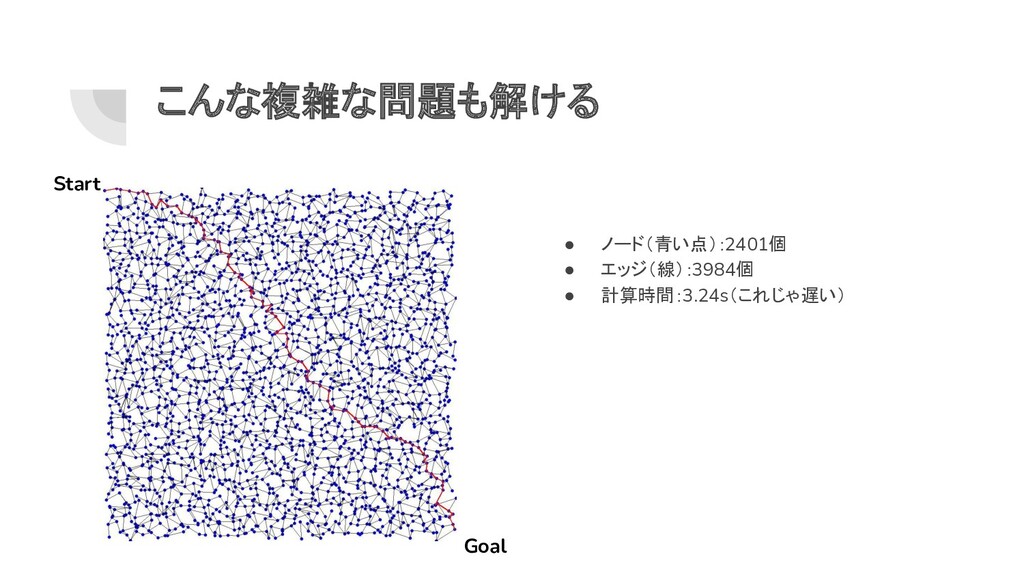
こんな複雑な問題も解ける Start Goal • ノード(青い点):2401個 • エッジ(線):3984個 • 計算時間:3.24s(これじゃ遅い)
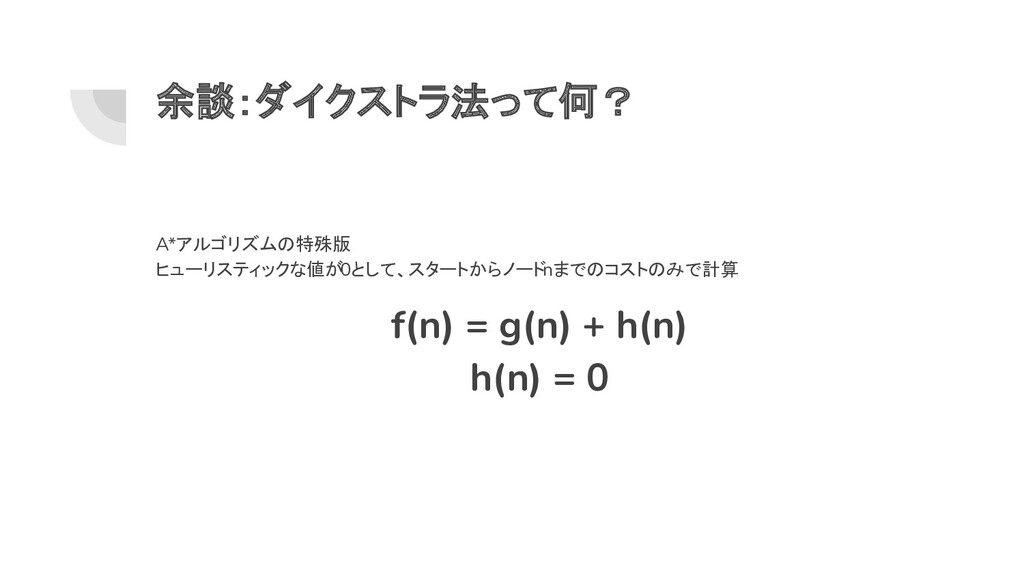
余談:ダイクストラ法って何? A*アルゴリズムの特殊版 ヒューリスティックな値が0として、スタートからノードnまでのコストのみで計算 f(n) = g(n) + h(n) h(n) =
0


 makky0620
 akihisaikeda
 artoy
 guaca
 tosite
 yub0n
 sylph01
 prota
 drumath2237
 timakin
 sorah
 o0h
 kmars0605
 varn
 lcolladotor
 seathinner
 orderedlist
 tmiket
 inesmontani
 yeseniaperezcruz
 hannesfritz
 smashingmag
 baasie
 portentint
 rasmusluckow