Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
TinyGoでIoTを始めよう
Search
irieda
April 20, 2019
Technology
950
2
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
TinyGoでIoTを始めよう
TinyGoというGo言語サブセットを使って
PC-OSの無い環境の組み込み開発を始める方法の紹介。
irieda
April 20, 2019
More Decks by irieda
See All by irieda
SpaGoでSPAを作ろう!
nobonobo
0
680
Goだけでロビーサーバーを作ってみた
nobonobo
2
590
GopherJS+Vecty
nobonobo
1
1.1k
Other Decks in Technology
See All in Technology
Temporal 最高!でも改めて「日付」について調べたら人類の負債すぎる件
riyaamemiya
0
150
PagerDuty Tech Hub-鳴らすけれど、人は動かない
ezaki
0
170
QA4AI 2026-Oct 生成AI時代の品質保証
tokuty
1
860
How to Design Configuration for Rails Applications
willnet
1
790
Classmethod Company Deck
satoshi7
1
690
10年後、Engineering 行為を剥奪されるとして、わたしたちは、どう、何を創ればいいだろうか。 / If Engineering Is Taken Away in 10 Years, How and What Should We Create?
bitkey
PRO
1
190
hackers_champloo_2026_tidb
makocchi
0
160
分析の民主化を支えるメタデータ整備の実践
kakehashi
PRO
4
1.4k
DGX Spark でどこまでハッキングができるのか?
kash1064
3
1.3k
ソフトウェア ファクトリー - 再現性のあるソフトウェアの工場づくり / Software factory
iktakahiro
6
4.9k
スキマバイトという雇用形態は存在しないので、雇用期間1日のアルバイト契約を事業者とワーカーが結ぶ手続きを支えるのがタイミーなんです
akitoshiga
0
200
Browser Spec: Testing Hotwire with Ruby
takahashim
1
120
Featured
See All Featured
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
800
Game over? The fight for quality and originality in the time of robots
wayneb77
1
300
First, design no harm
axbom
PRO
2
1.3k
RailsConf 2023
tenderlove
30
1.6k
4 Signs Your Business is Dying
shpigford
187
23k
Building an army of robots
kneath
307
47k
Rebuilding a faster, lazier Slack
samanthasiow
85
9.7k
Leveraging Curiosity to Care for An Aging Population
cassininazir
1
540
Code Review Best Practice
trishagee
74
20k
Money Talks: Using Revenue to Get Sh*t Done
nikkihalliwell
0
520
How GitHub (no longer) Works
holman
316
150k
Tell your own story through comics
letsgokoyo
1
1.1k
Transcript
TinyGoͰIoTΛ࢝ΊΑ͏
͓લ୭Αʁ ϝΧτϩιϑτ Pythonista -> Gopher झຯͰGoʹ͔ͳ͍ͷ։ Goྺ̒ऑ͘Β͍ αΠτ: ձࣾ: 144Lab(2017/07/01
͔Β৽໊ࣾ) HN: @nobonobo http://golang.rdy.jp/
ΈࠐΈ։ൃͬͯʁ
ΈࠐΈͱݴͬͯʁ େผͯ͠ PC͚OSͷ্ͰΈࠐΈ PC͚OSແ͠ͰΈࠐΈ ʢΈࠐΈ͚OS·ͨOSແ͠ʣ ͱ͍͏̎छྨ͕͋Γ·͢ɻ
PC͚OSͷ্ͰΈࠐΈ PCʹ͍ۙখܕϘʔυʢRaspberryPiͳͲʣͰ LinuxWindows10ͷ্ʹ ΞϓϦΛ࣮͢ΔελΠϧ ͕ૉΒ͍͠ ͨͩ͠ɺిݯ֬อ͕ඞਢ Ϟϊͷબࢶ࣮࣭̎ RaspberryPiܥ ߴՁͳϘʔυͷྨ https://gobot.io
PC͚OSແ͠ͰΈࠐΈ Goͷෆಘҙ Goͷཪํͷػೳηοτ͕OSʹґଘ goroutineͷεέδϡʔϥGCͳͲ OSͷແ͍ڥʹҠ২͢Δίετ͕ߴ͍ ϨΠϠͷI/Oࢧԉػೳ͕ͱͱແ͍ PCͱҧ͍ཧతʹଟ༷͗͢Δڥ
ΈࠐΈ։ൃͷੈք ιϑτΣΞͷ͕ࣝٻΊΒΕΔ ϨΠϠʔͷࣝٻΊΒΕΔ ϋʔυΣΞͷࣝগ͠ٻΊΒΕΔ ։ൃڥΛ͑Δͷʹίετ͕͔͔Δ ΈࠐΈ is Hard!
ͦͯ͠ɾɾɾ C/C++͕σϑΝΫτελϯμʔυ C͚ͩͳΒ·ͩ͠C++πϥΠ ॲཧͷ࣮ମΛӅ͢ͷ্͕ख͗͢Δ ࠔͳґଘղܾ includeࠈͱIFDEFࠈ ΦʔόʔϩʔυʹςϯϓϨʔτ ΈࠐΈ is Hard!
C/C++ͷΘΓʹGoͳΒʁ ϦʔμϏϦςΟ࠷ߴʂ ΤϥʔΛపఈͯ͠νΣοΫ͢ΔจԽʂ undefined-behavierʹ·͞Εͳ͍ʂ ґଘղܾʹgo-get͕͑Δʂ ΈࠐΈ͕গۙ͠ʹͳΔ͔ʁʂ
ͱ͍͏Θ͚Ͱ TinyGoͰ͢Αʂʂ
ઌ݄ϗοςϯτϦೖΓ https://tech.144lab.com/entry/tinygo
λʔήοτྫ
micro:bit ରԠ։ൃπʔϧͷ͕τοϓΫϥε ϒϩοΫํࣜͰখֶੜϓϩάϥϛϯάOK ϒϩοΫʹ͖ͨΒJS,TS ArduinoͰPythonͰRuby,Jacvascript,LuaͳͲͳͲ ϓϩ͚SEGGER Embedded StudioͰOK
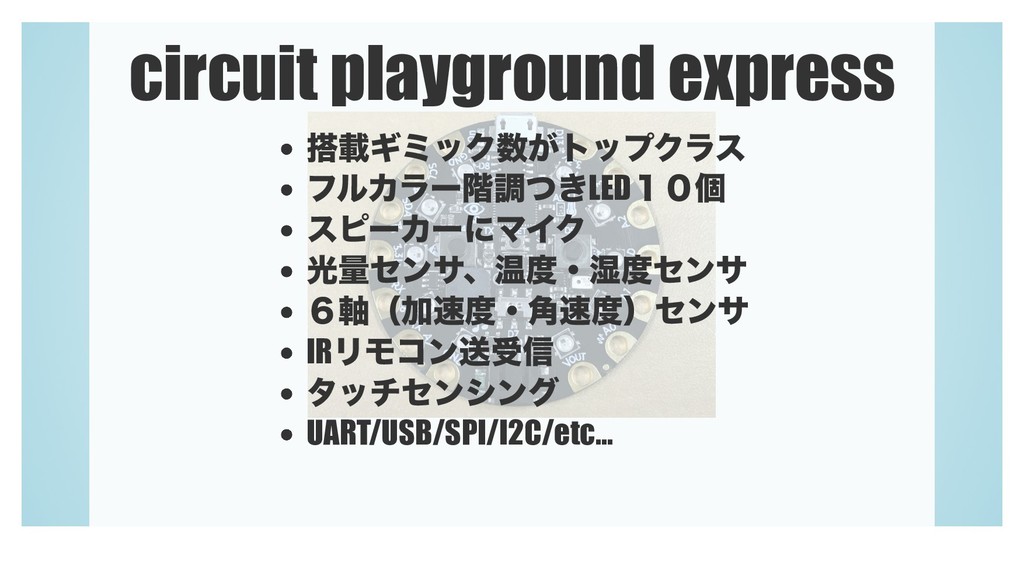
circuit playground express ࡌΪϛοΫ͕τοϓΫϥε ϑϧΧϥʔ֊ௐ͖ͭLED̍̌ݸ εϐʔΧʔʹϚΠΫ ޫྔηϯαɺԹɾ࣪ηϯα ̒࣠ʢՃɾ֯ʣηϯα IRϦϞίϯૹड৴ λονηϯγϯά
UART/USB/SPI/I2C/etc...
࣮ࡍʹ͍ΖΜͳίʔυΛ ίϯύΠϧͯ͜͠ΕΒͰ ಈ͔ͯ͠Έ·͠ΐ͏ʂ
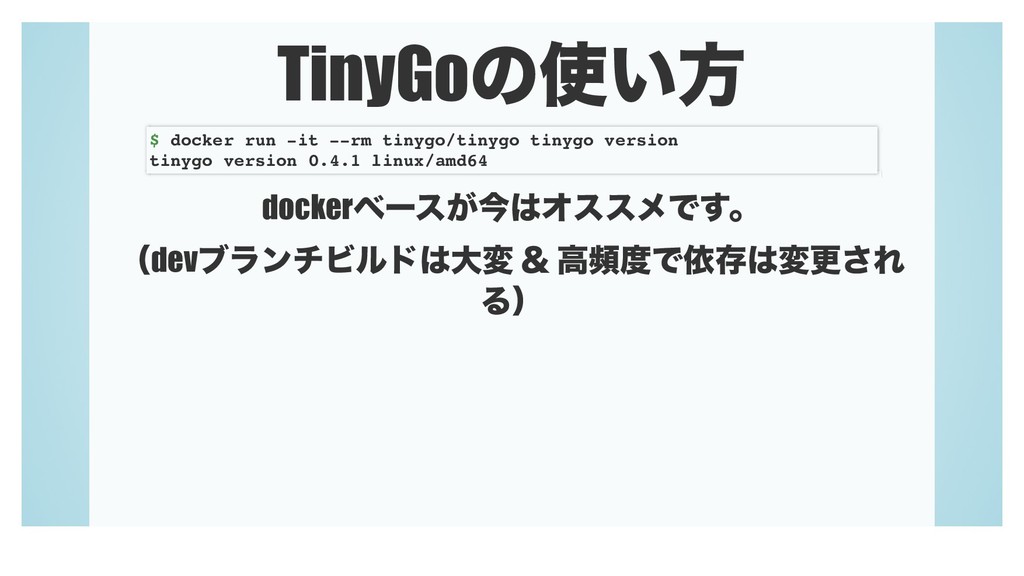
TinyGoͷ͍ํ dockerϕʔε͕ࠓΦεεϝͰ͢ɻ ʢdevϒϥϯνϏϧυେม ˍ ߴසͰґଘมߋ͞Ε Δʣ $ docker run -it
--rm tinygo/tinygo tinygo version tinygo version 0.4.1 linux/amd64
ͨ·ʹΞοϓσʔτͯ͠Έ·͠ΐ͏ $ docker pull tinygo/tinygo:latest latest: Pulling from tinygo/tinygo Digest:
sha256:821ad71e7d9b3fe46a84a5818e52d3d3596e0d8f3855f8407b917a37371b2b23 Status: Image is up to date for tinygo/tinygo:latest
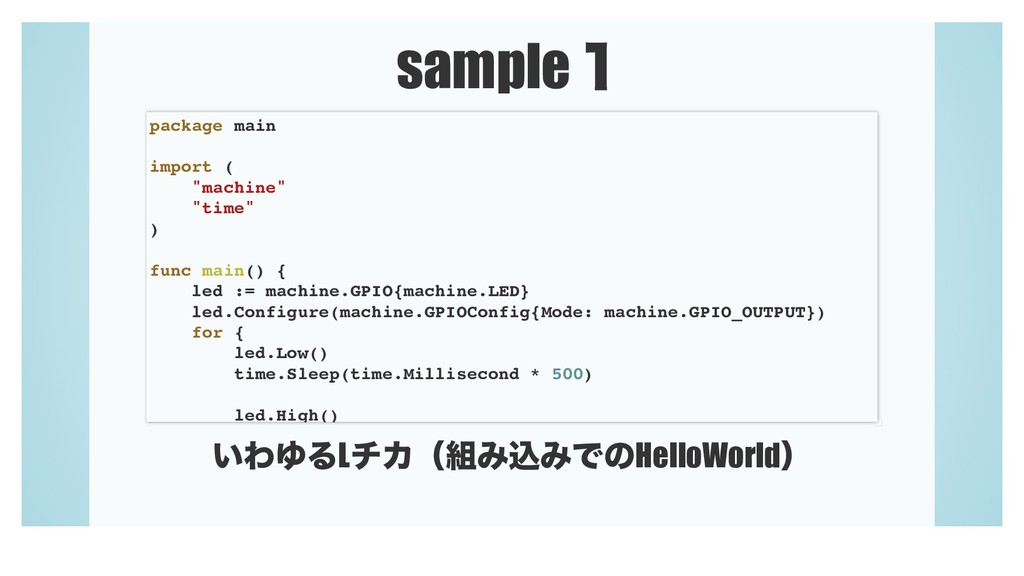
sample̍ ͍ΘΏΔLνΧʢΈࠐΈͰͷHelloWorldʣ package main import ( "machine" "time" ) func
main() { led := machine.GPIO{machine.LED} led.Configure(machine.GPIOConfig{Mode: machine.GPIO_OUTPUT}) for { led.Low() time.Sleep(time.Millisecond * 500) led.High() time.Sleep(time.Millisecond * 500) } }
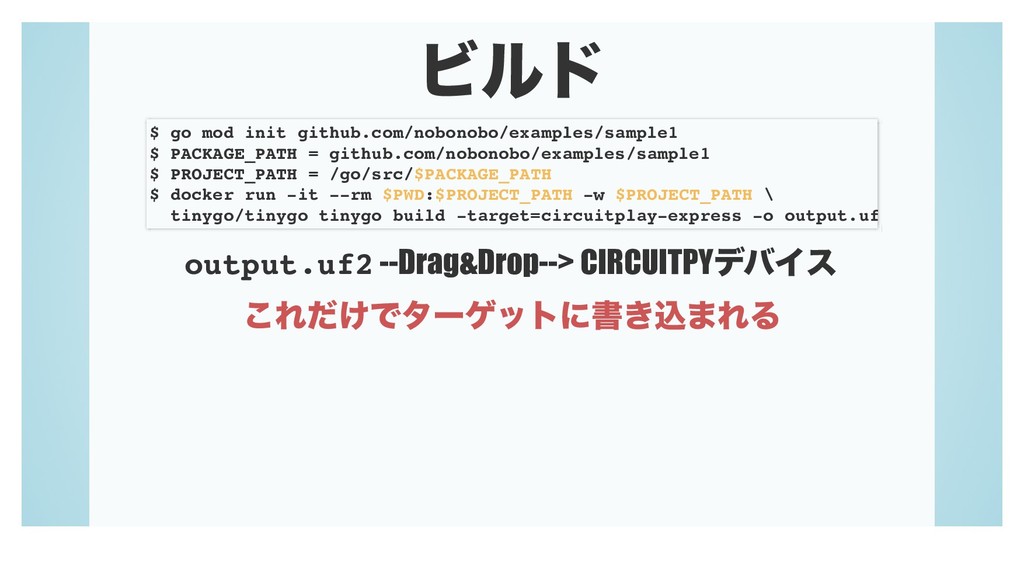
Ϗϧυ output.uf2 --Drag&Drop--> CIRCUITPYσόΠε ͜Ε͚ͩͰλʔήοτʹॻ͖ࠐ·ΕΔ $ go mod init github.com/nobonobo/examples/sample1
$ PACKAGE_PATH = github.com/nobonobo/examples/sample1 $ PROJECT_PATH = /go/src/$PACKAGE_PATH $ docker run -it --rm $PWD:$PROJECT_PATH -w $PROJECT_PATH \ tinygo/tinygo tinygo build -target=circuitplay-express -o output.uf2 .
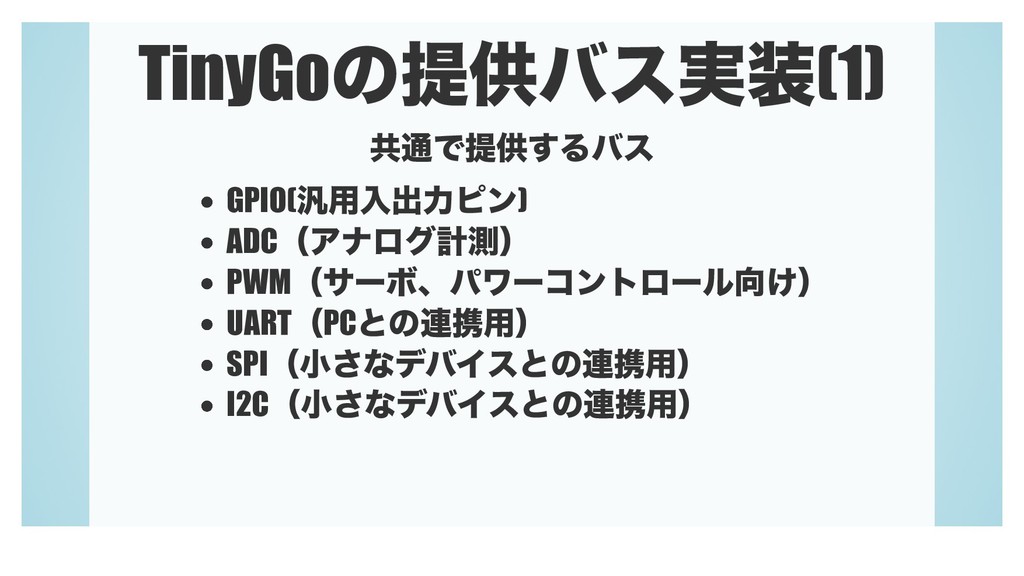
TinyGoͷఏڙόε࣮(1) ڞ௨Ͱఏڙ͢Δόε GPIO(൚༻ೖग़ྗϐϯ) ADCʢΞφϩάܭଌʣ PWMʢαʔϘɺύϫʔίϯτϩʔϧ͚ʣ UARTʢPCͱͷ࿈ܞ༻ʣ SPIʢখ͞ͳσόΠεͱͷ࿈ܞ༻ʣ I2Cʢখ͞ͳσόΠεͱͷ࿈ܞ༻ʣ
TinyGoͷఏڙόε࣮(2) Ұ෦ͷλʔήοτ DACʢΞφϩάిѹൃੜʣ
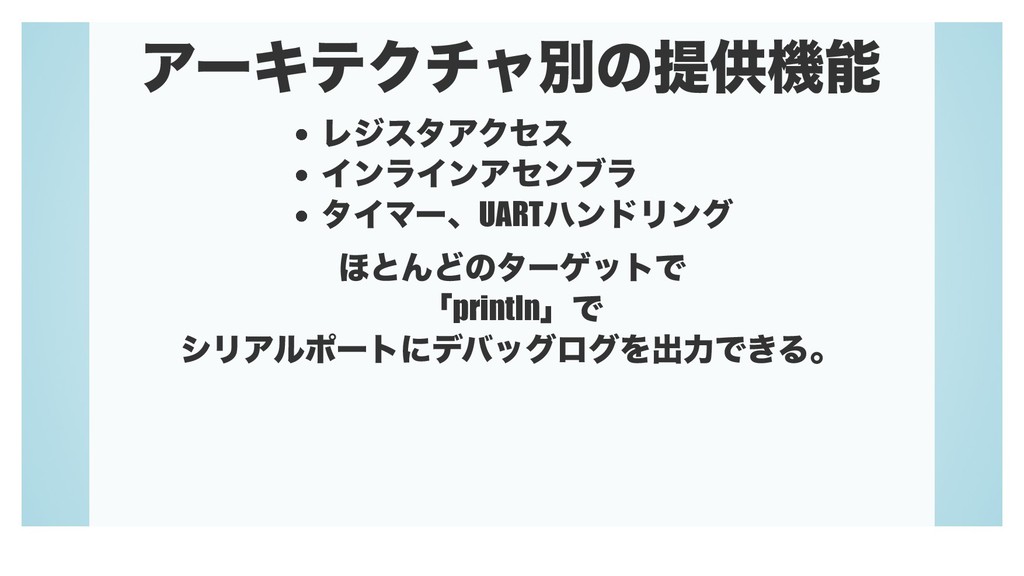
ΞʔΩςΫνϟผͷఏڙػೳ ϨδελΞΫηε ΠϯϥΠϯΞηϯϒϥ λΠϚʔɺUARTϋϯυϦϯά ΄ͱΜͲͷλʔήοτͰ ʮprintlnʯͰ γϦΞϧϙʔτʹσόοάϩάΛग़ྗͰ͖Δɻ
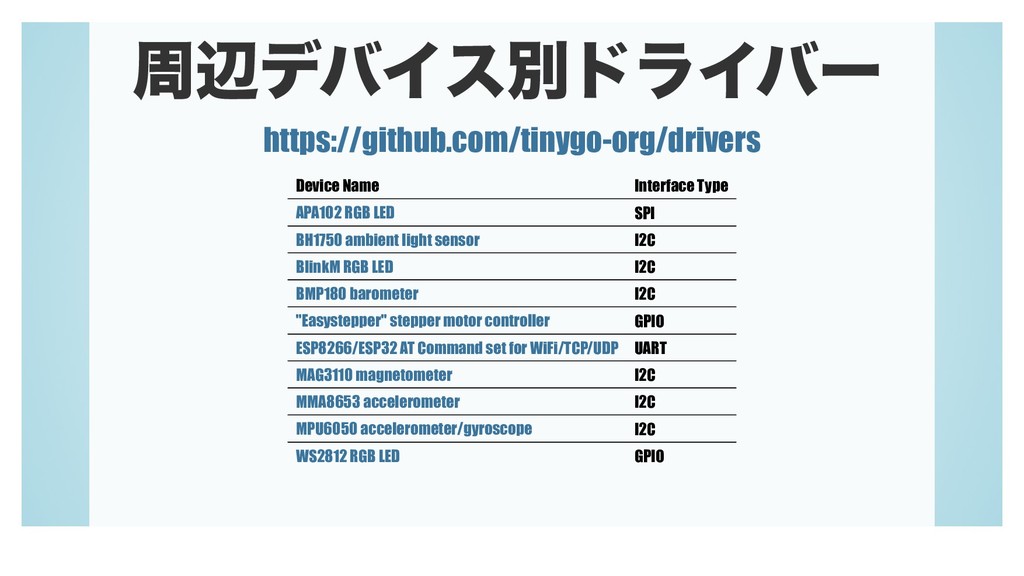
पลσόΠεผυϥΠόʔ Device Name Interface Type SPI I2C I2C I2C GPIO
UART I2C I2C I2C GPIO https://github.com/tinygo-org/drivers APA102 RGB LED BH1750 ambient light sensor BlinkM RGB LED BMP180 barometer "Easystepper" stepper motor controller ESP8266/ESP32 AT Command set for WiFi/TCP/UDP MAG3110 magnetometer MMA8653 accelerometer MPU6050 accelerometer/gyroscope WS2812 RGB LED
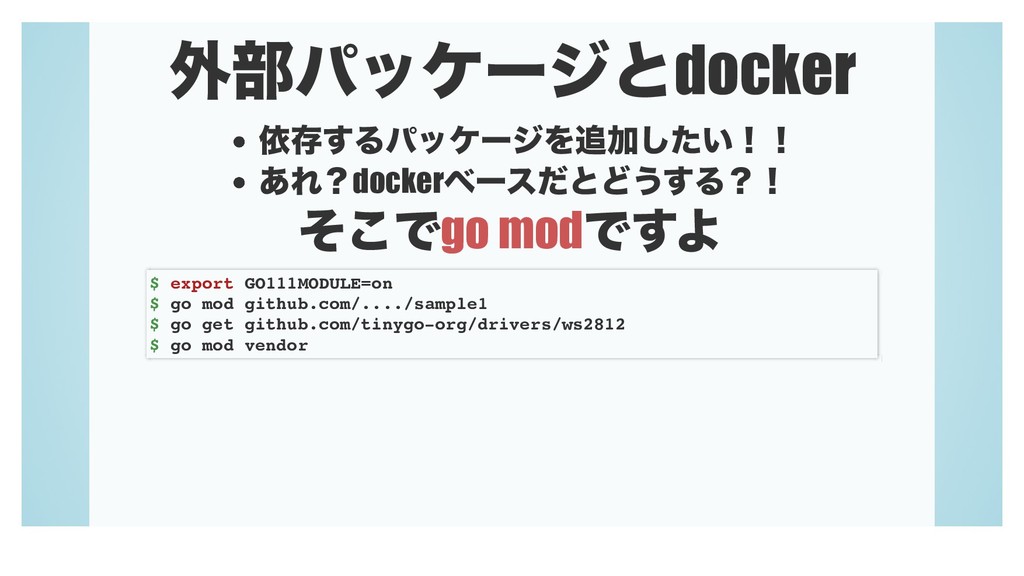
֎෦ύοέʔδͱdocker ґଘ͢ΔύοέʔδΛՃ͍ͨ͠ʂʂ ͋ΕʁdockerϕʔεͩͱͲ͏͢Δʁʂ ͦ͜Ͱgo modͰ͢Α $ export GO111MODULE=on $ go
mod github.com/..../sample1 $ go get github.com/tinygo-org/drivers/ws2812 $ go mod vendor
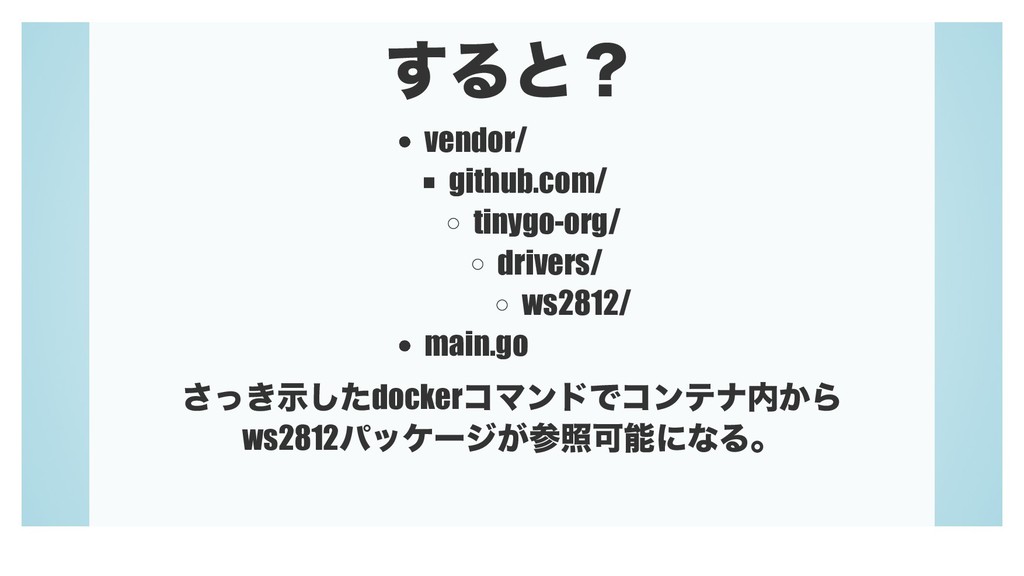
͢Δͱʁ vendor/ github.com/ tinygo-org/ drivers/ ws2812/ main.go ͖ͬࣔͨ͞͠dockerίϚϯυͰίϯςφ͔Β ws2812ύοέʔδ͕ࢀরՄೳʹͳΔɻ
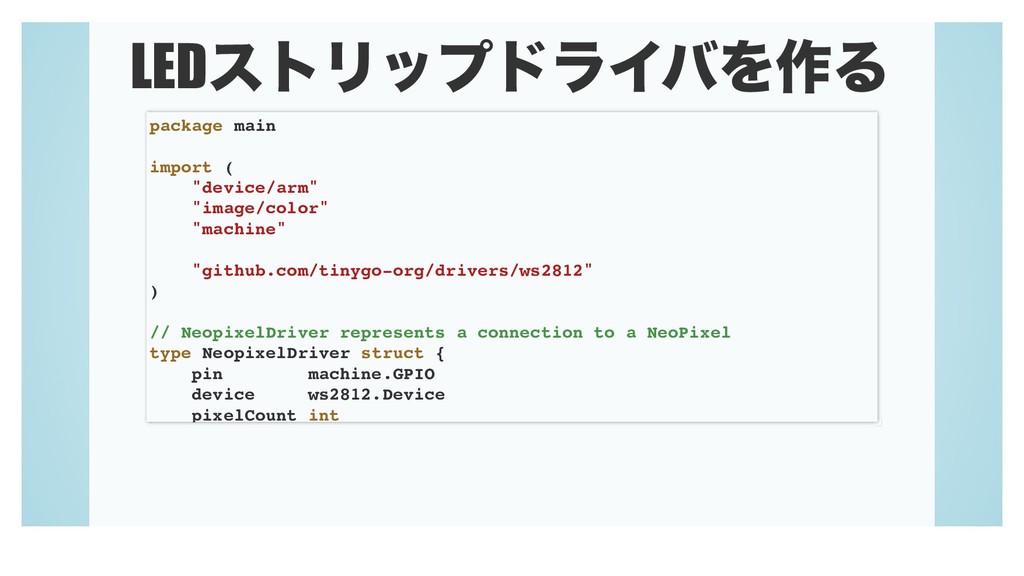
LEDετϦοϓυϥΠόΛ࡞Δ package main import ( "device/arm" "image/color" "machine" "github.com/tinygo-org/drivers/ws2812" )
// NeopixelDriver represents a connection to a NeoPixel type NeopixelDriver struct { pin machine.GPIO device ws2812.Device pixelCount int pixels []color.RGBA } // NewNeopixelDriver returns a new NeopixelDriver
ͦͯ͠ಈ͔ͯ͠ΈΔ package main import ( "image/color" "machine" "time" ) const
NUM_PIXELS = 10 func main() { neo := NewNeopixelDriver(machine.GPIO{machine.NEOPIXELS}, NUM_PIXELS) n := 0 var pows = []uint8{255, 127, 63, 31, 15, 7, 3, 1, 0, 0} for { for i := 0; i < NUM_PIXELS; i++ { pow := pows[NUM_PIXELS-1-i] neo.SetPixel((n+i)%NUM_PIXELS, color.RGBA{R: pow, G: pow, B: pow}) }
DEMO ͕ʔɾɾ͕ʔʂʂ
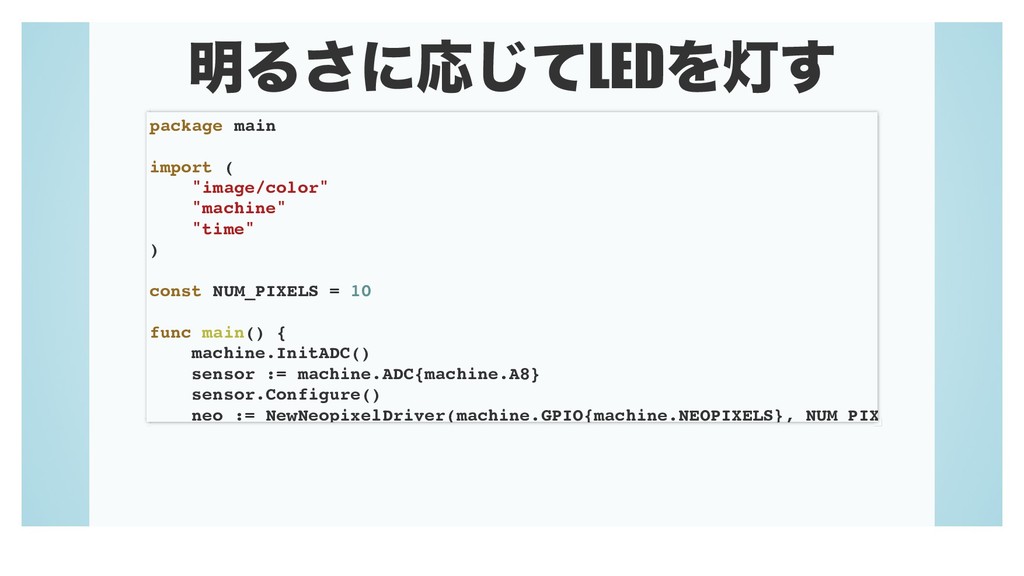
໌Δ͞ʹԠͯ͡LEDΛ౮͢ package main import ( "image/color" "machine" "time" ) const
NUM_PIXELS = 10 func main() { machine.InitADC() sensor := machine.ADC{machine.A8} sensor.Configure() neo := NewNeopixelDriver(machine.GPIO{machine.NEOPIXELS}, NUM_PIXELS) for { for i := 0; i < NUM_PIXELS; i++ { pow := uint8(sensor.Get() / 256) neo.SetPixel(i, color.RGBA{R: pow, G: pow, B: pow})
DEMO
GoͬΆ͘ॻ͘ package main import ( "image/color" "machine" "time" ) const
NUM_PIXELS = 10
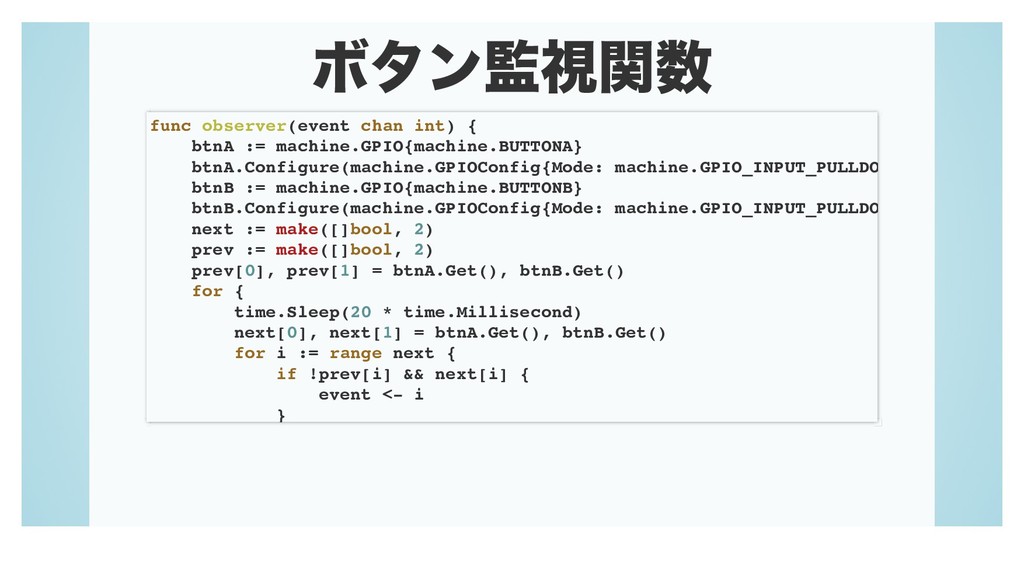
Ϙλϯࢹؔ func observer(event chan int) { btnA := machine.GPIO{machine.BUTTONA} btnA.Configure(machine.GPIOConfig{Mode:
machine.GPIO_INPUT_PULLDOWN}) btnB := machine.GPIO{machine.BUTTONB} btnB.Configure(machine.GPIOConfig{Mode: machine.GPIO_INPUT_PULLDOWN}) next := make([]bool, 2) prev := make([]bool, 2) prev[0], prev[1] = btnA.Get(), btnB.Get() for { time.Sleep(20 * time.Millisecond) next[0], next[1] = btnA.Get(), btnB.Get() for i := range next { if !prev[i] && next[i] { event <- i } } prev[0], prev[1] = next[0], next[1] } }
ϨϯμϦϯάؔ func renderer(ch chan *NeopixelDriver) { for { v :=
<-ch v.Show() } }
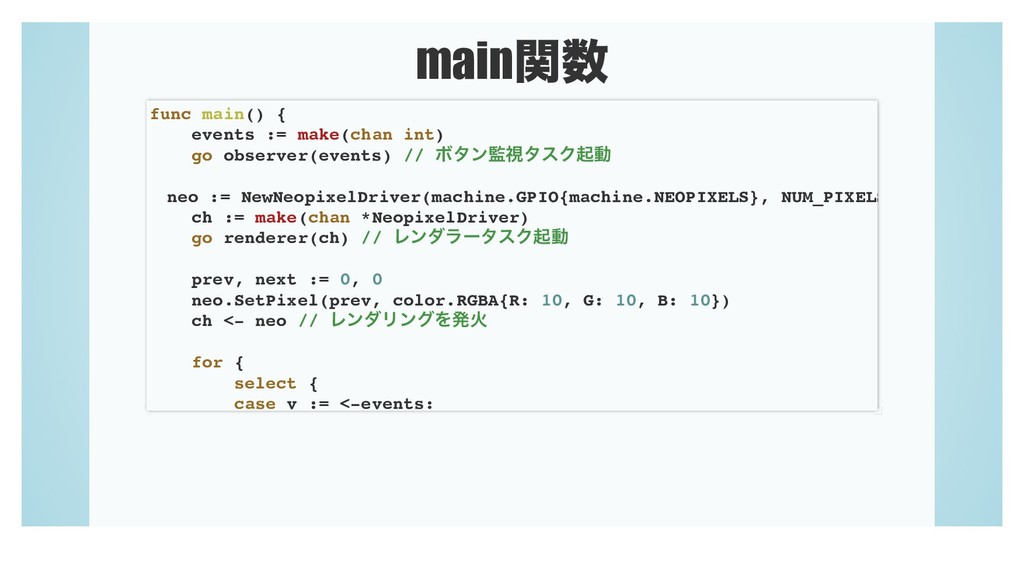
mainؔ func main() { events := make(chan int) go observer(events)
// ϘλϯࢹλεΫىಈ ɹneo := NewNeopixelDriver(machine.GPIO{machine.NEOPIXELS}, NUM_PIXELS) ch := make(chan *NeopixelDriver) go renderer(ch) // ϨϯμϥʔλεΫىಈ prev, next := 0, 0 neo.SetPixel(prev, color.RGBA{R: 10, G: 10, B: 10}) ch <- neo // ϨϯμϦϯάΛൃՐ for { select { case v := <-events: switch v { case 0: println("buttonA pressed") next++ if next >= NUM_PIXELS {
DEMO
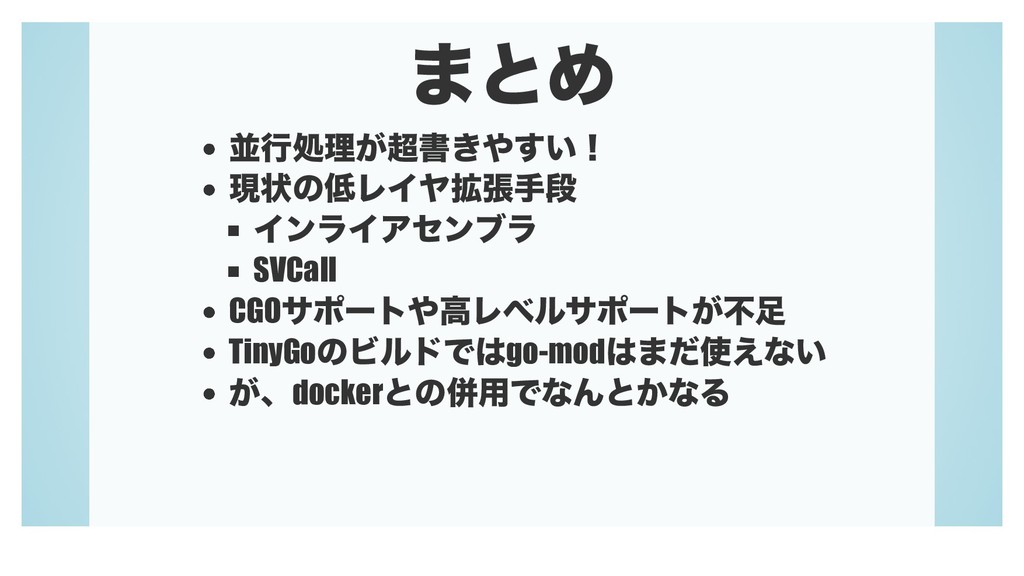
·ͱΊ ฒߦॲཧ͕ॻ͖͍͢ʂ ݱঢ়ͷϨΠϠ֦ுखஈ ΠϯϥΠΞηϯϒϥ SVCall CGOαϙʔτߴϨϕϧαϙʔτ͕ෆ TinyGoͷϏϧυͰgo-mod·ͩ͑ͳ͍ ͕ɺdockerͱͷซ༻ͰͳΜͱ͔ͳΔ
ࠓޙͷൃల
׆ൃͳ׆ಈ BLEϥΠϒϥϦରԠ CGOαϙʔτ ՃηϯαͳͲͷυϥΠόʔ ESPγϦʔζͷαϙʔτ
ݱঢ়ͷωοτػೳ ҎԼͷΞΠςϜΛ͏͜ͱͰ࣮ݱՄೳ ESP8266 or ESP32 ͱ͍͏֨҆Wi-Fiػೳ͖ϚΠίϯ driversʹ͋Δ ࠓճͷλʔήοτΛESPϞδϡʔϧͱUARTͱ͍͏̎৴߸ Λͭͳ͙ TCP/UDP௨৴͕ՄೳʹͳΔ
ESP8266/ESP32 AT Command set for WiFi/TCP/UDP
ࠓޙͷωοτଓ LINE ThingsͷΑ͏ʹࠓ୭͕࣋ͭεϚϗΛ BLEtoΠϯλʔωοτͷϋϒʹͪ͠Ό͏ΞΠσΟΞ LoRaɺNB-IoTϞδϡʔϧ΅ͪ΅ͪೖखՄೳʹͳΓͭͭ ͋Γ·͢
WebAssemblyग़ྗ ຊՈΑΓޮతͳՌΛग़ͤΔ syscall/jsαϙʔτͳͲ࢝·ͬͯΔ
IoT։ൃͲΜͲΜۙʹ ͳ͖ͬͯͯ·͢Αʂ
͓ΘΓ


 nobonobo
 riyaamemiya
 ezaki
 tokuty
 willnet
 satoshi7
 bitkey
 makocchi
 kakehashi
 kash1064
 iktakahiro
 akitoshiga
 takahashim
 honzajavorek
 wayneb77
 axbom
 tenderlove
 shpigford
 kneath
 samanthasiow
 cassininazir
 trishagee
 nikkihalliwell
 holman
 letsgokoyo