Share
Embed
Estimation du bruit instrumental de capteurs géophysiques : Modélisation et évaluation des méthodes standards
Présentation de S. Olivier (CEA/DAM/DIF/DASE) aux 2èmes Rencontres Scientifiques et Techniques Résif | 12-14 octobre 2015, La Grande Motte
Résif
October 12, 2015
Transcript
37 slides
-
ESTIMATION DU BRUIT INSTRUMENTAL DE CAPTEURS GÉOPHYSIQUES : MODÉLISATION ET
ÉVALUATION DES MÉTHODES STANDARDS 12 OCTOBRE 2015 CEA, DAM, DIF, DASE | T. CHARLET, S. OLIVIER OCTOBRE 12, 2015 | PAGE 1 CEA | 10 AVRIL 2012 -
INTRODUCTION Contexte Métrologie des capteurs : Fonction de
transfert en phase et en amplitude Bruit instrumental Difficulté avec le bruit instrumental : Inférieur au Peterson NLNM Mesure capteur bloqué impossible Méthodes de calcul Avec 2 capteurs Avec 3 capteurs OCTOBRE 12, 2015 | PAGE 2 CEA | 12 Octobre 2015 -5 -4 -3 -2 -1 0 1 0,1 1 10 dB Ref Sensibilité en V/m/s Fréquence en Hz 0 90 180 0,1 1 10 Phase en degrés Fréquence en Hz Mesure délicate -
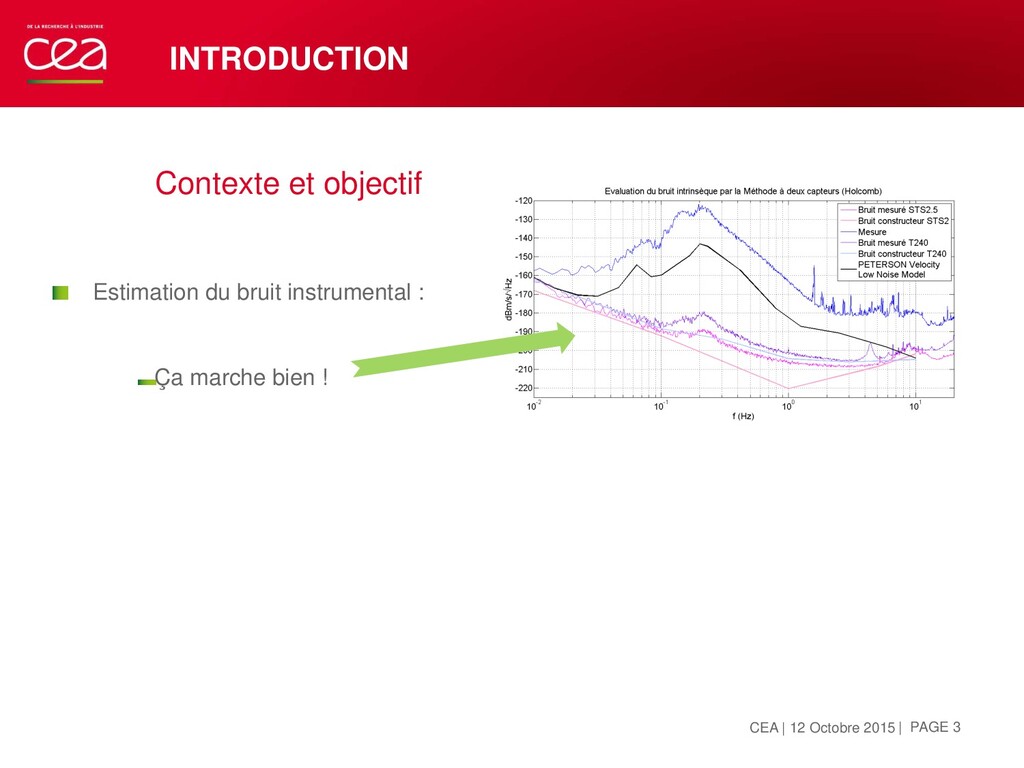
INTRODUCTION Contexte et objectif Estimation du bruit instrumental :
Ça marche bien ! OCTOBRE 12, 2015 | PAGE 3 CEA | 12 Octobre 2015 -
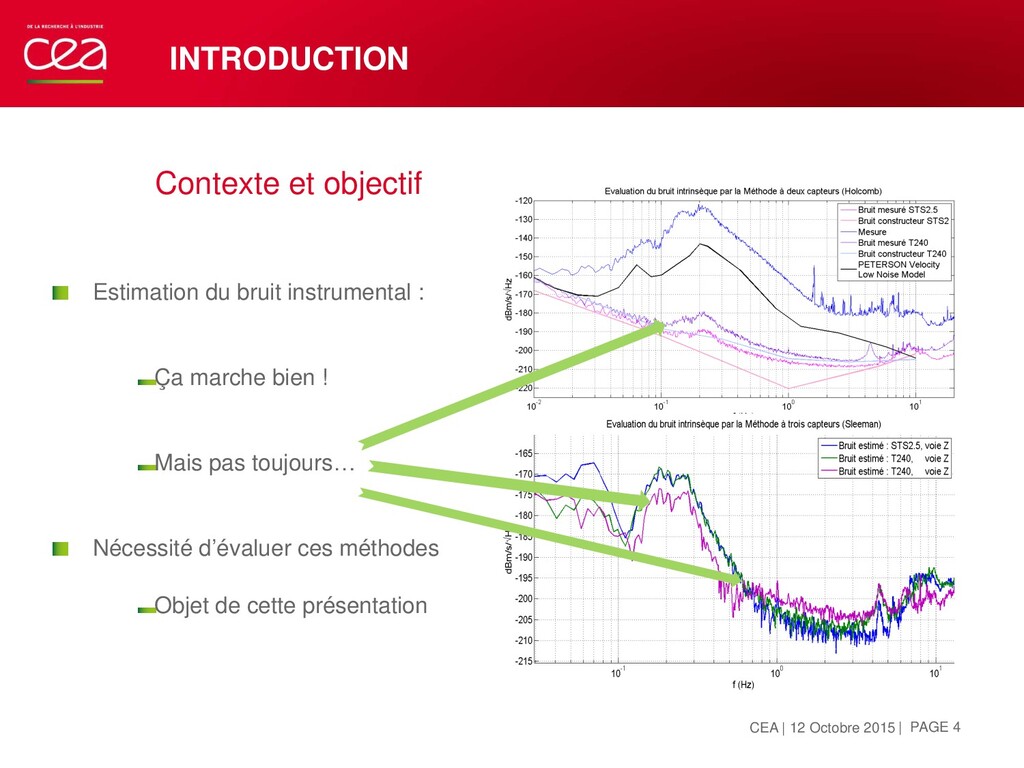
INTRODUCTION Contexte et objectif Estimation du bruit instrumental :
Ça marche bien ! Mais pas toujours… Nécessité d’évaluer ces méthodes Objet de cette présentation OCTOBRE 12, 2015 | PAGE 4 CEA | 12 Octobre 2015 -
MODÈLES ET HYPOTHÈSES DES MÉTHODES OCTOBRE 12, 2015 | PAGE
5 CEA | 10 AVRIL 2012 -
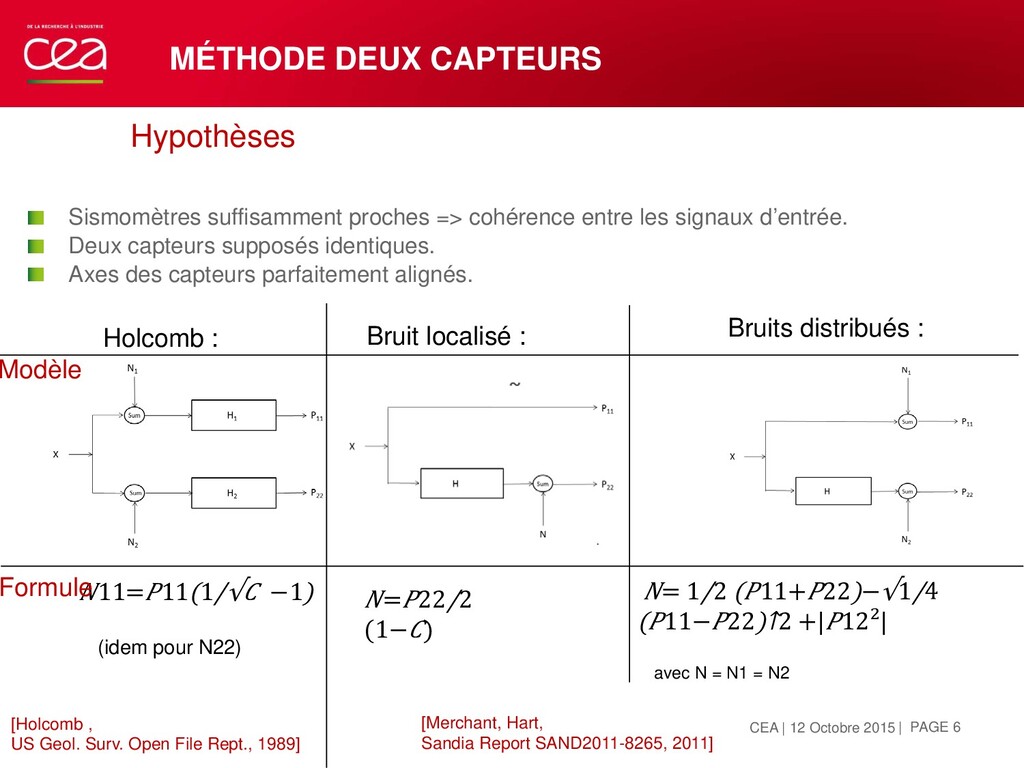
MÉTHODE DEUX CAPTEURS Hypothèses Sismomètres suffisamment proches => cohérence
entre les signaux d’entrée. Deux capteurs supposés identiques. Axes des capteurs parfaitement alignés. OCTOBRE 12, 2015 | PAGE 6 Holcomb : Bruit localisé : Bruits distribués : = 1/2 (11+22)−√1/4 (11−22)↑2 +|12²| avec N = N1 = N2 =22/2 (1−) 11=11(1/√ −1) (idem pour N22) Modèle Formule [Holcomb , US Geol. Surv. Open File Rept., 1989] [Merchant, Hart, Sandia Report SAND2011-8265, 2011] CEA | 12 Octobre 2015 -
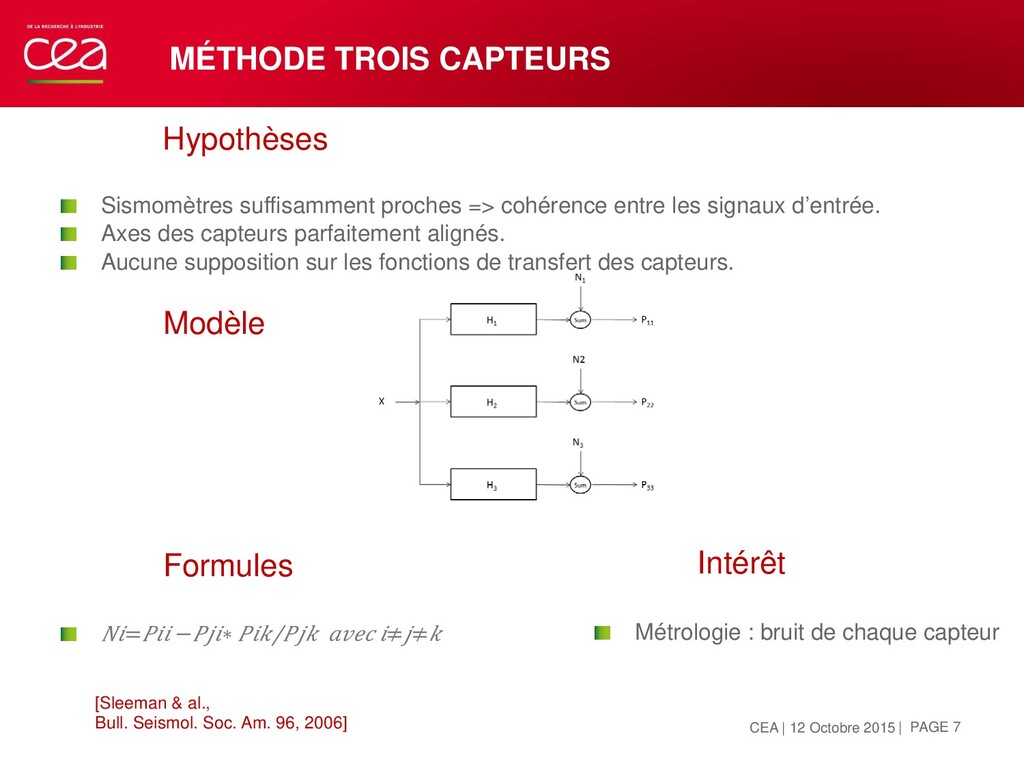
MÉTHODE TROIS CAPTEURS OCTOBRE 12, 2015 | PAGE 7 Intérêt
Métrologie : bruit de chaque capteur Hypothèses Sismomètres suffisamment proches => cohérence entre les signaux d’entrée. Axes des capteurs parfaitement alignés. Aucune supposition sur les fonctions de transfert des capteurs. Modèle Formules = −∗ / ≠≠ [Sleeman & al., Bull. Seismol. Soc. Am. 96, 2006] CEA | 12 Octobre 2015 -
PRINCIPE DES SIMULATIONS OCTOBRE 12, 2015 | PAGE 8 CEA
| 10 AVRIL 2012 -
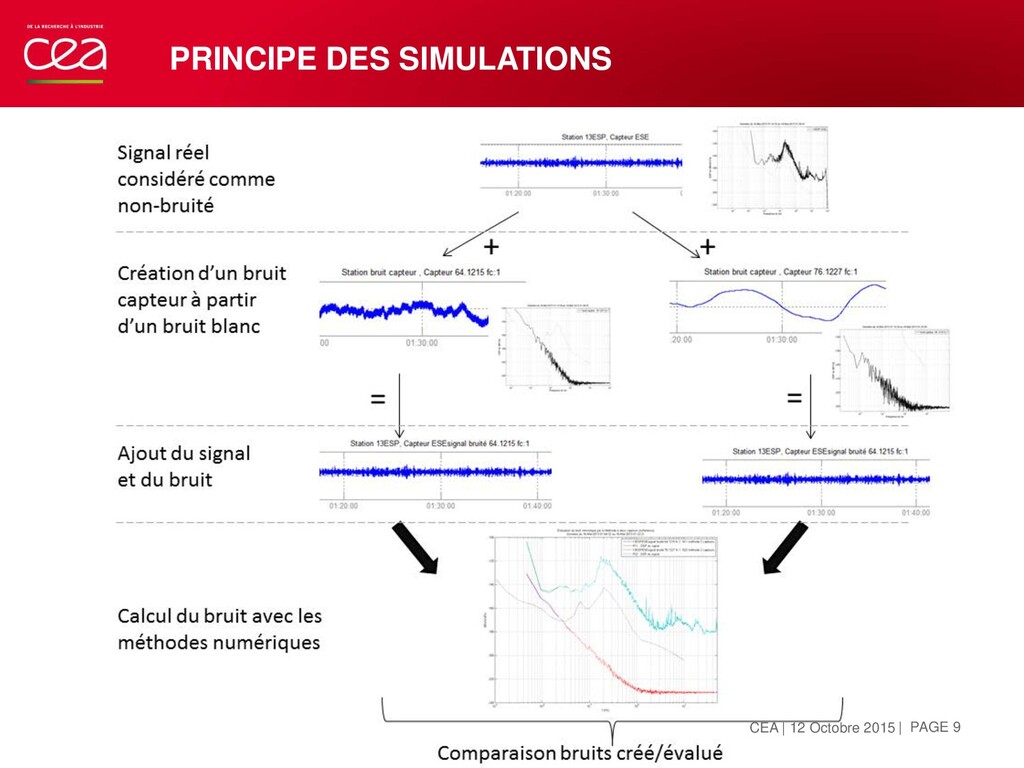
PRINCIPE DES SIMULATIONS OCTOBRE 12, 2015 | PAGE 9 CEA
| 12 Octobre 2015 -
MÉTHODE DEUX CAPTEURS OCTOBRE 12, 2015 | PAGE 10 CEA
| 10 AVRIL 2012 -
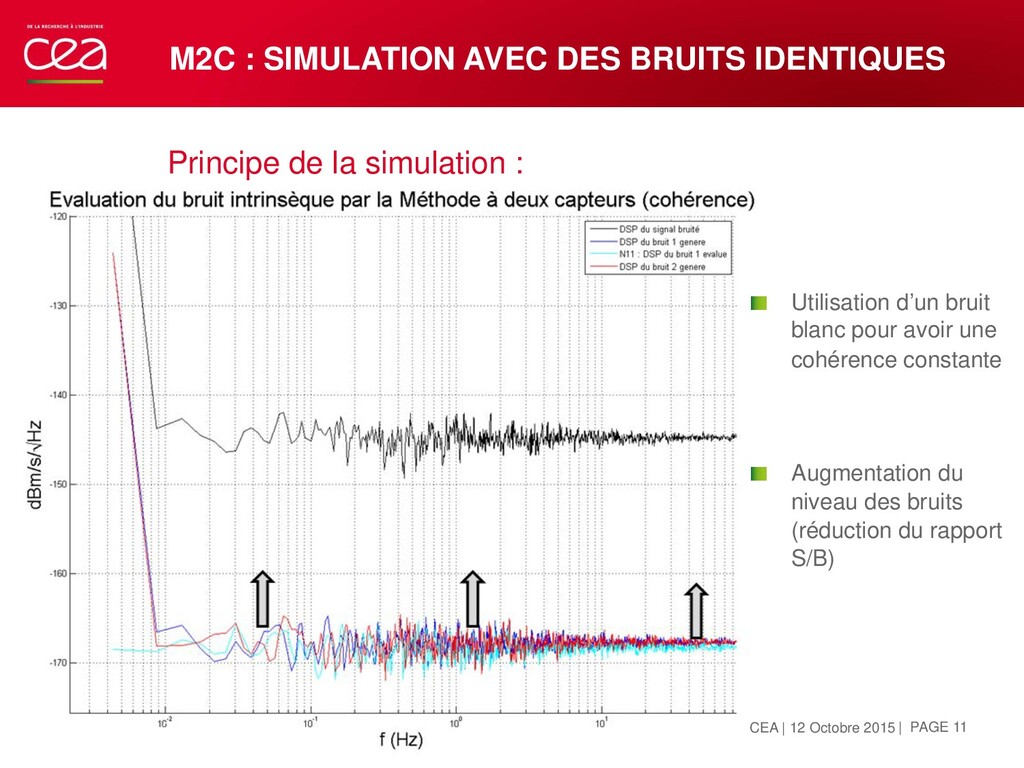
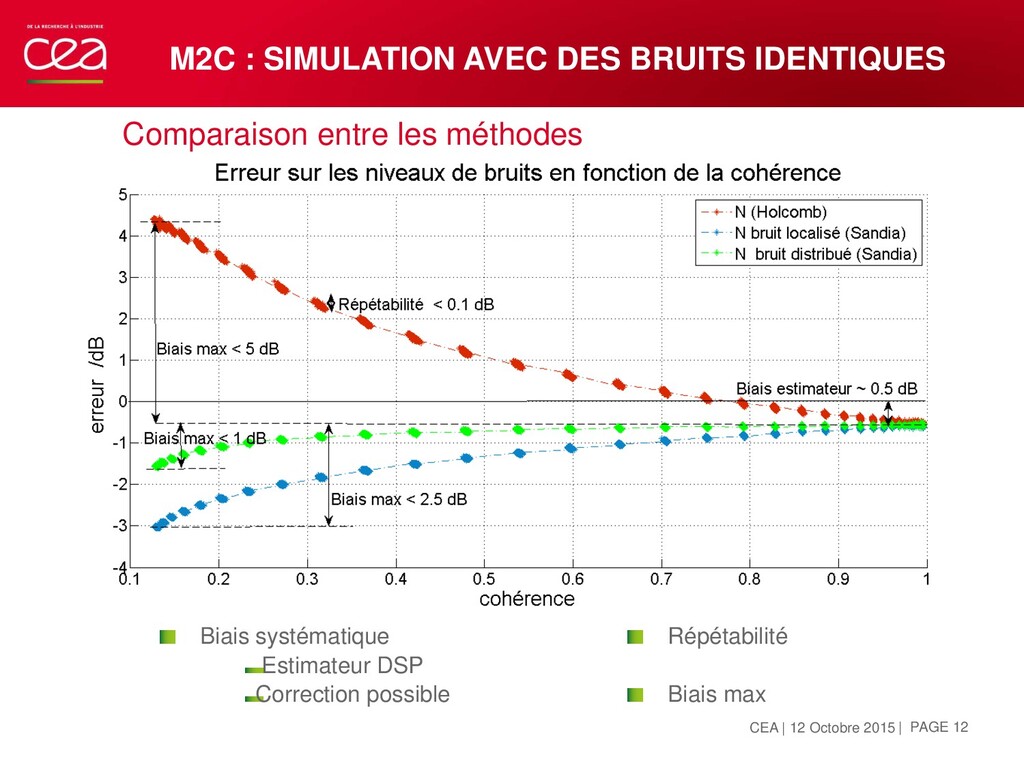
M2C : SIMULATION AVEC DES BRUITS IDENTIQUES Principe de la
simulation : OCTOBRE 12, 2015 | PAGE 11 CEA | 12 Octobre 2015 Utilisation d’un bruit blanc pour avoir une cohérence constante Augmentation du niveau des bruits (réduction du rapport S/B) -
M2C : SIMULATION AVEC DES BRUITS IDENTIQUES OCTOBRE 12, 2015
| PAGE 12 CEA | 12 Octobre 2015 Comparaison entre les méthodes Biais systématique Estimateur DSP Correction possible Répétabilité Biais max -
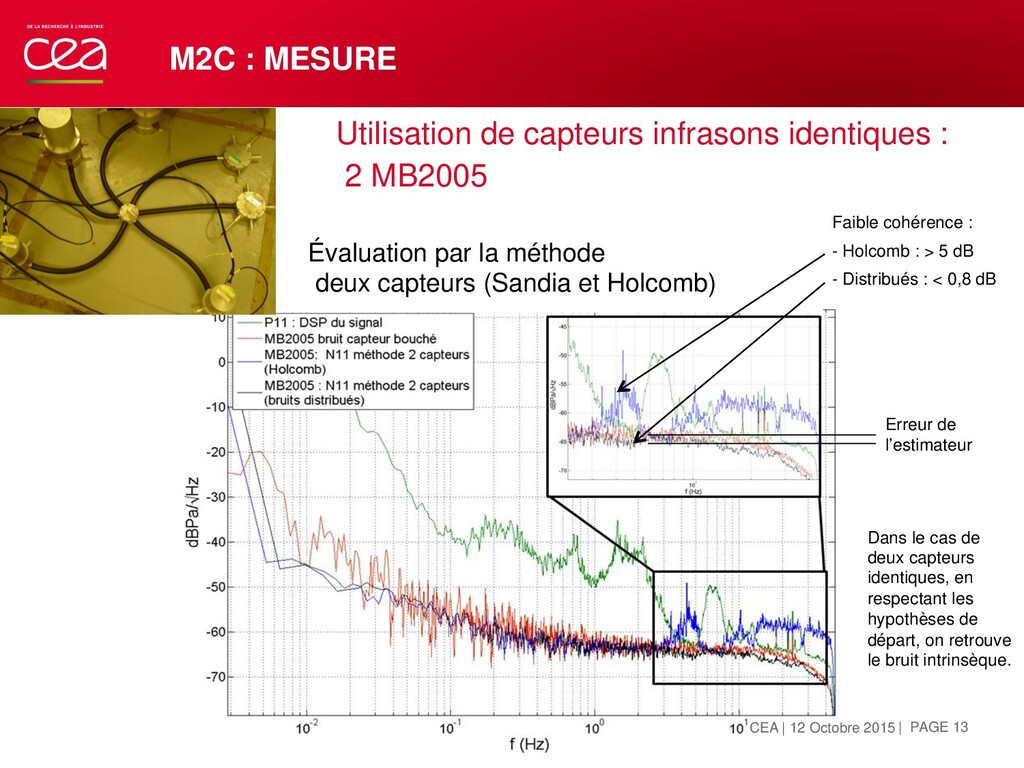
Utilisation de capteurs infrasons identiques : 2 MB2005 M2C :
MESURE OCTOBRE 12, 2015 | PAGE 13 CEA | 12 Octobre 2015 Erreur de l’estimateur Dans le cas de deux capteurs identiques, en respectant les hypothèses de départ, on retrouve le bruit intrinsèque. Évaluation par la méthode deux capteurs (Sandia et Holcomb) Faible cohérence : - Holcomb : > 5 dB - Distribués : < 0,8 dB -
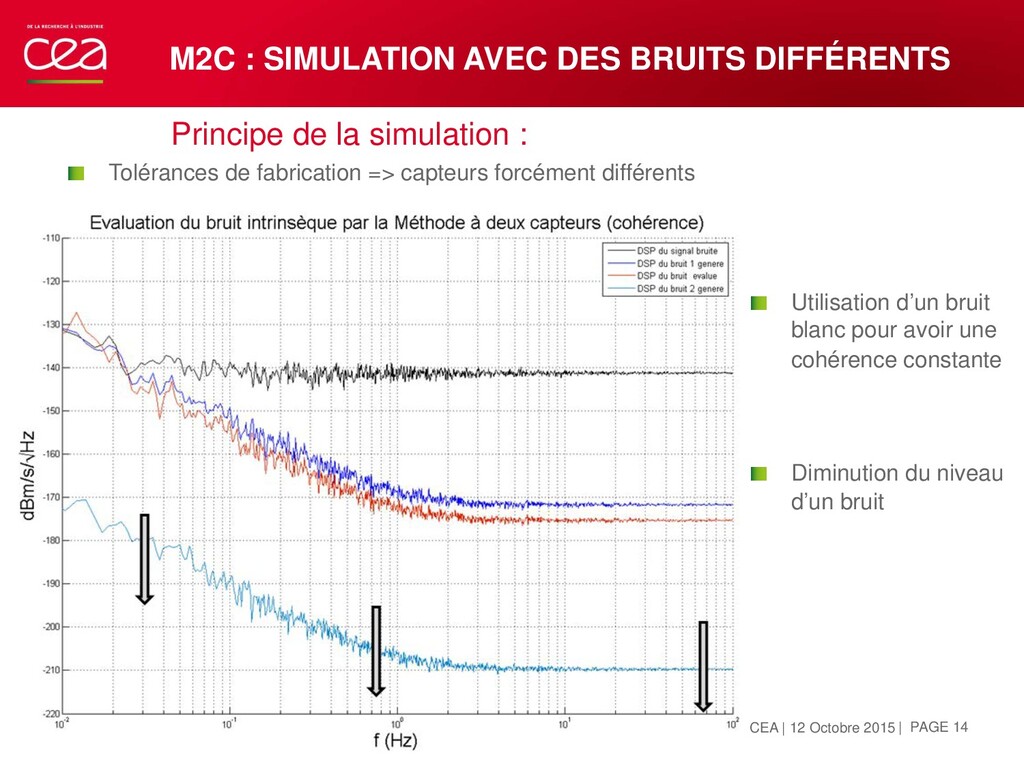
M2C : SIMULATION AVEC DES BRUITS DIFFÉRENTS Principe de la
simulation : Tolérances de fabrication => capteurs forcément différents OCTOBRE 12, 2015 | PAGE 14 CEA | 12 Octobre 2015 Utilisation d’un bruit blanc pour avoir une cohérence constante Diminution du niveau d’un bruit -
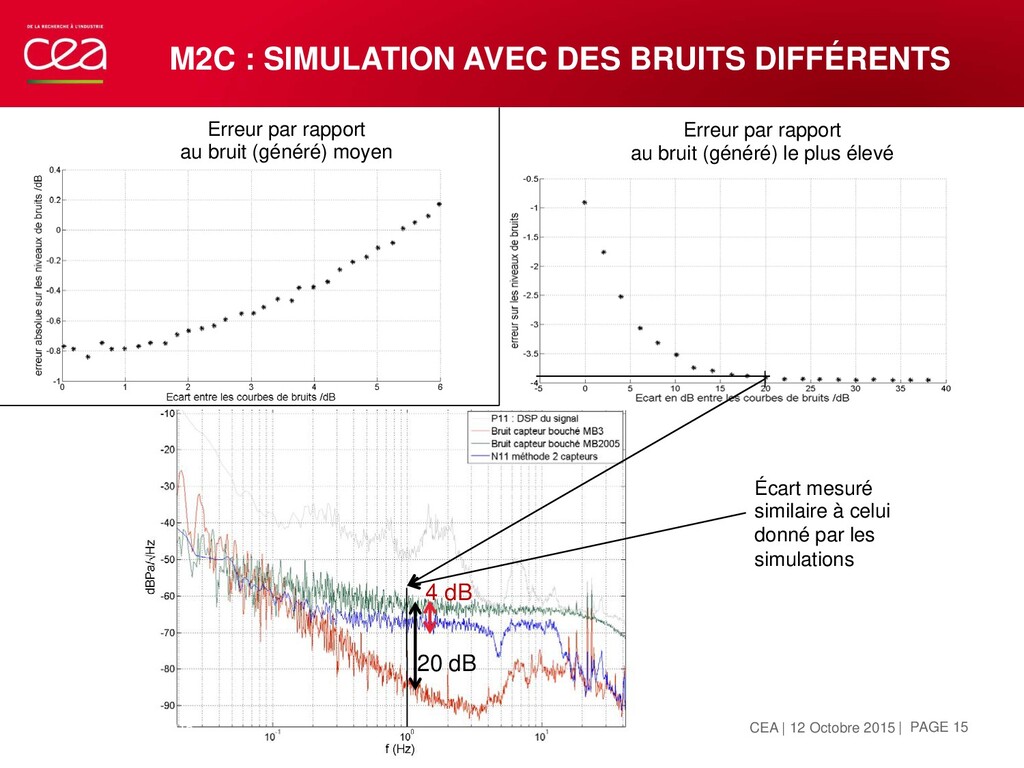
M2C : SIMULATION AVEC DES BRUITS DIFFÉRENTS OCTOBRE 12, 2015
| PAGE 15 CEA | 12 Octobre 2015 Écart mesuré similaire à celui donné par les simulations 20 dB 4 dB Erreur par rapport au bruit (généré) moyen Erreur par rapport au bruit (généré) le plus élevé -
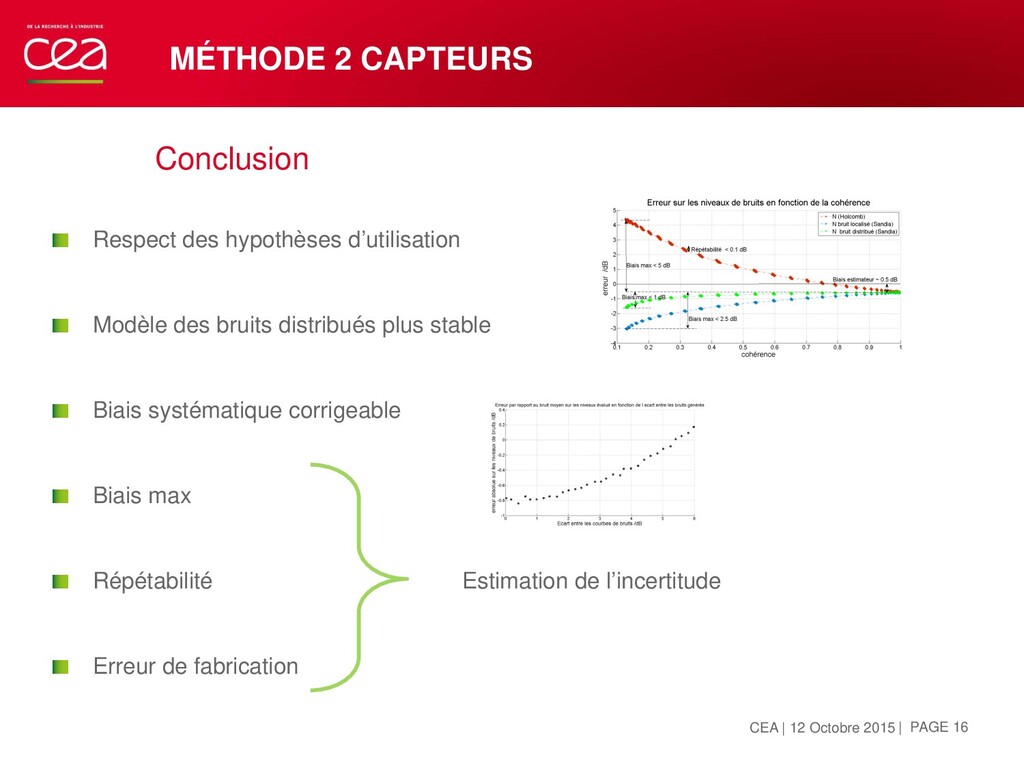
MÉTHODE 2 CAPTEURS Conclusion Respect des hypothèses d’utilisation
Modèle des bruits distribués plus stable Biais systématique corrigeable Biais max Répétabilité Estimation de l’incertitude Erreur de fabrication OCTOBRE 12, 2015 | PAGE 16 CEA | 12 Octobre 2015 -
MÉTHODE TROIS CAPTEURS OCTOBRE 12, 2015 | PAGE 17 CEA
| 10 AVRIL 2012 -
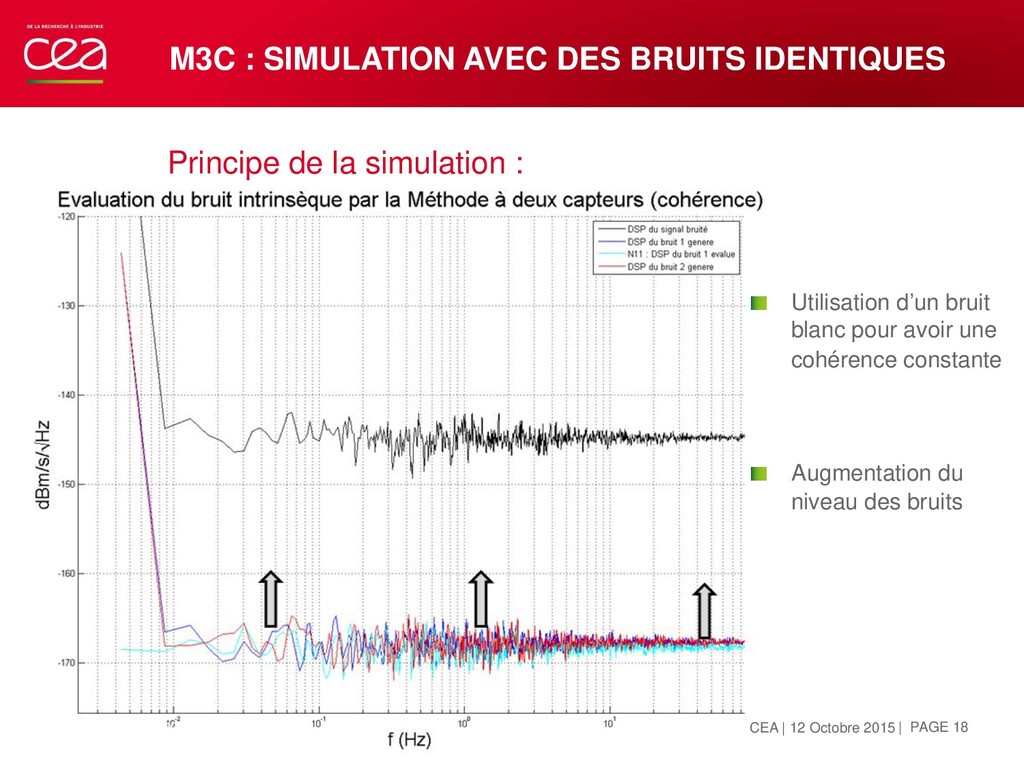
M3C : SIMULATION AVEC DES BRUITS IDENTIQUES Principe de la
simulation : OCTOBRE 12, 2015 | PAGE 18 CEA | 12 Octobre 2015 Utilisation d’un bruit blanc pour avoir une cohérence constante Augmentation du niveau des bruits -
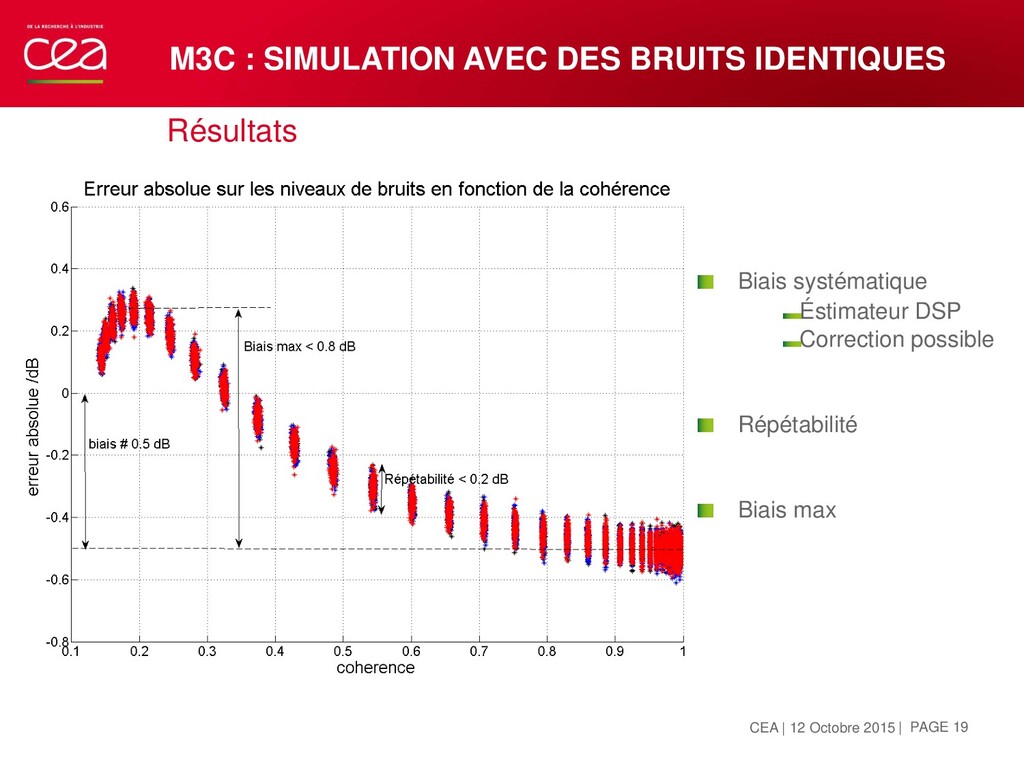
Résultats M3C : SIMULATION AVEC DES BRUITS IDENTIQUES OCTOBRE 12,
2015 | PAGE 19 CEA | 12 Octobre 2015 Biais systématique Éstimateur DSP Correction possible Répétabilité Biais max -
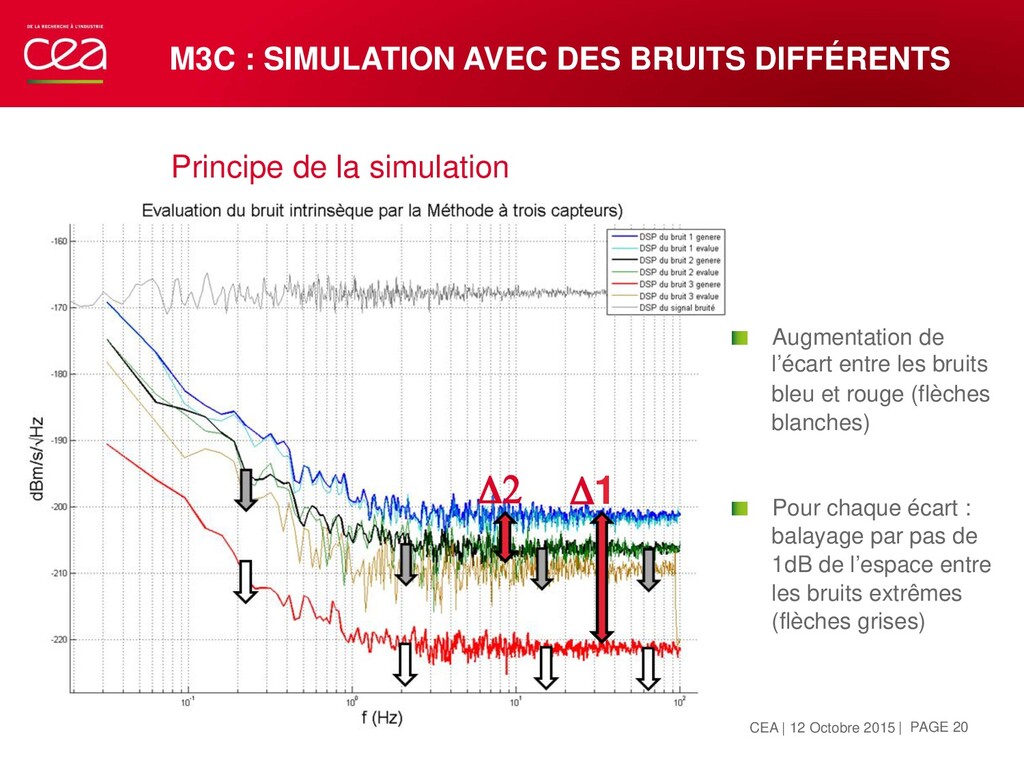
M3C : SIMULATION AVEC DES BRUITS DIFFÉRENTS OCTOBRE 12, 2015
| PAGE 20 CEA | 12 Octobre 2015 Principe de la simulation Augmentation de l’écart entre les bruits bleu et rouge (flèches blanches) Pour chaque écart : balayage par pas de 1dB de l’espace entre les bruits extrêmes (flèches grises) Δ1 Δ2 -
Résultats M3C : SIMULATION AVEC DES BRUITS DIFFÉRENTS OCTOBRE 12,
2015 | PAGE 21 CEA | 12 Octobre 2015 -
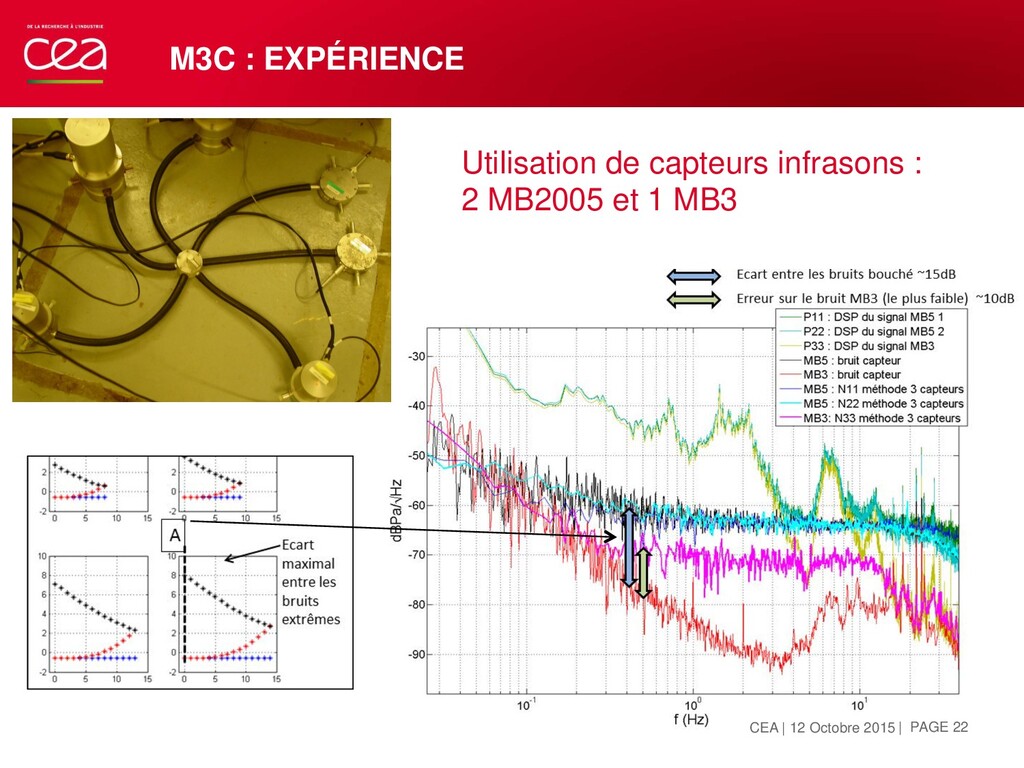
Utilisation de capteurs infrasons : 2 MB2005 et 1 MB3
M3C : EXPÉRIENCE OCTOBRE 12, 2015 | PAGE 22 CEA | 12 Octobre 2015 -
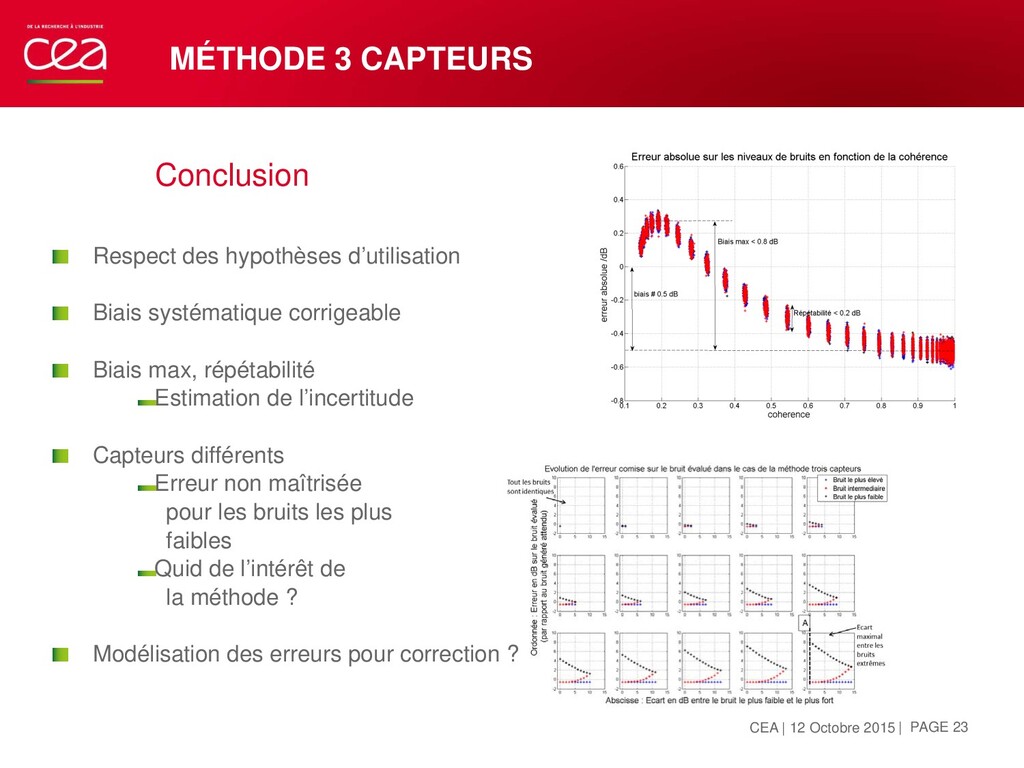
MÉTHODE 3 CAPTEURS Conclusion Respect des hypothèses d’utilisation
Biais systématique corrigeable Biais max, répétabilité Estimation de l’incertitude Capteurs différents Erreur non maîtrisée pour les bruits les plus faibles Quid de l’intérêt de la méthode ? Modélisation des erreurs pour correction ? OCTOBRE 12, 2015 | PAGE 23 CEA | 12 Octobre 2015 -
INFLUENCE DE L’ALIGNEMENT OCTOBRE 12, 2015 | PAGE 24 CEA
| 10 AVRIL 2012 -
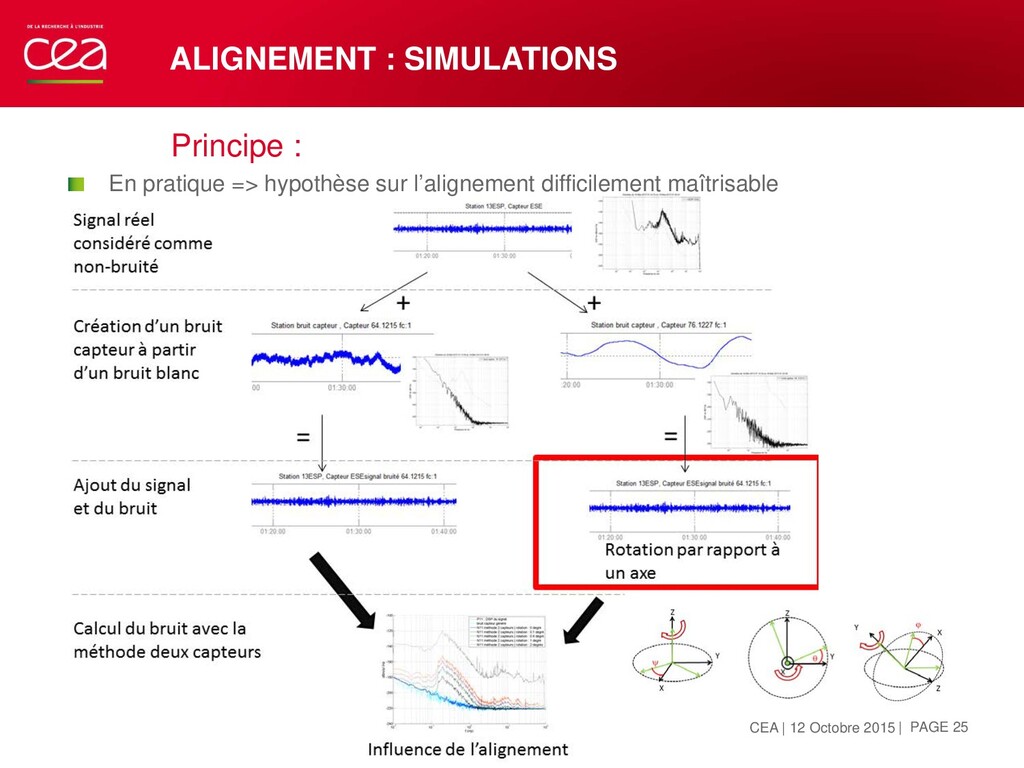
ALIGNEMENT : SIMULATIONS Principe : En pratique => hypothèse
sur l’alignement difficilement maîtrisable OCTOBRE 12, 2015 | PAGE 25 CEA | 12 Octobre 2015 -
Résultats ALIGNEMENT : SIMULATIONS OCTOBRE 12, 2015 | PAGE 26
Effet de l’alignement dès 0,5 ° dans ce cas Défaut d’alignement de 2 ° 15 dB à 0,3 Hz Dépendance au niveau de bruit Prévoir une correction CEA | 12 Octobre 2015 -
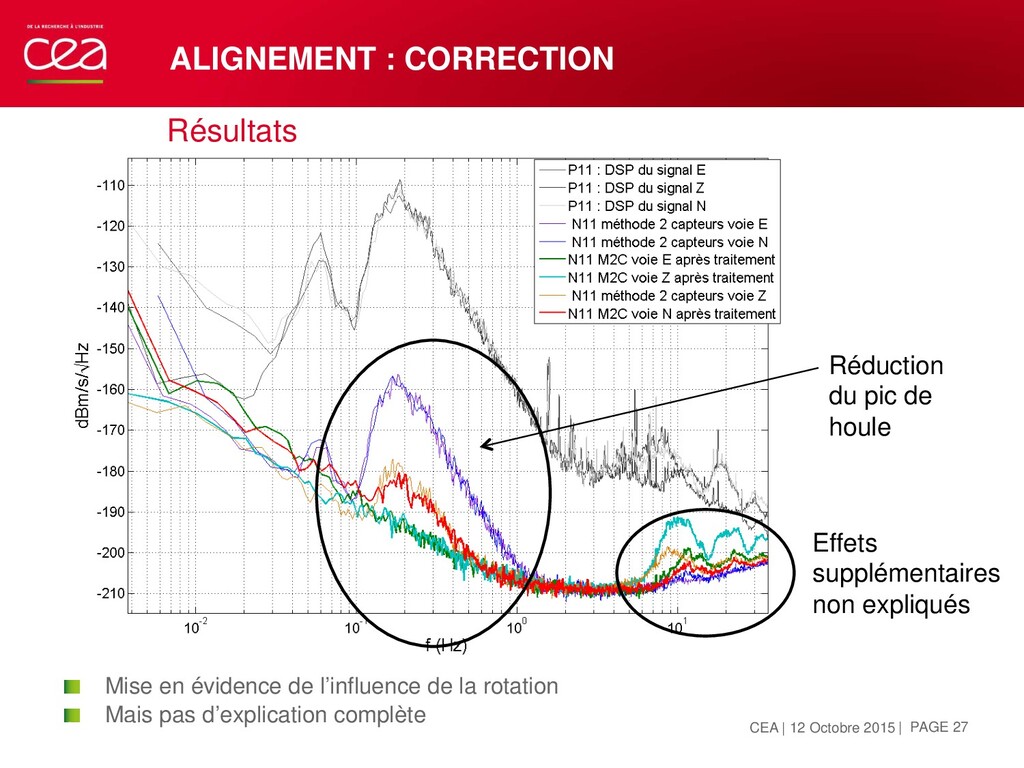
Résultats Mise en évidence de l’influence de la rotation
Mais pas d’explication complète ALIGNEMENT : CORRECTION OCTOBRE 12, 2015 | PAGE 27 CEA | 12 Octobre 2015 Effets supplémentaires non expliqués Réduction du pic de houle -
ESTIMATION SUR DES CAPTEURS SISMIQUES OCTOBRE 12, 2015 | PAGE
28 CEA | 10 AVRIL 2012 -
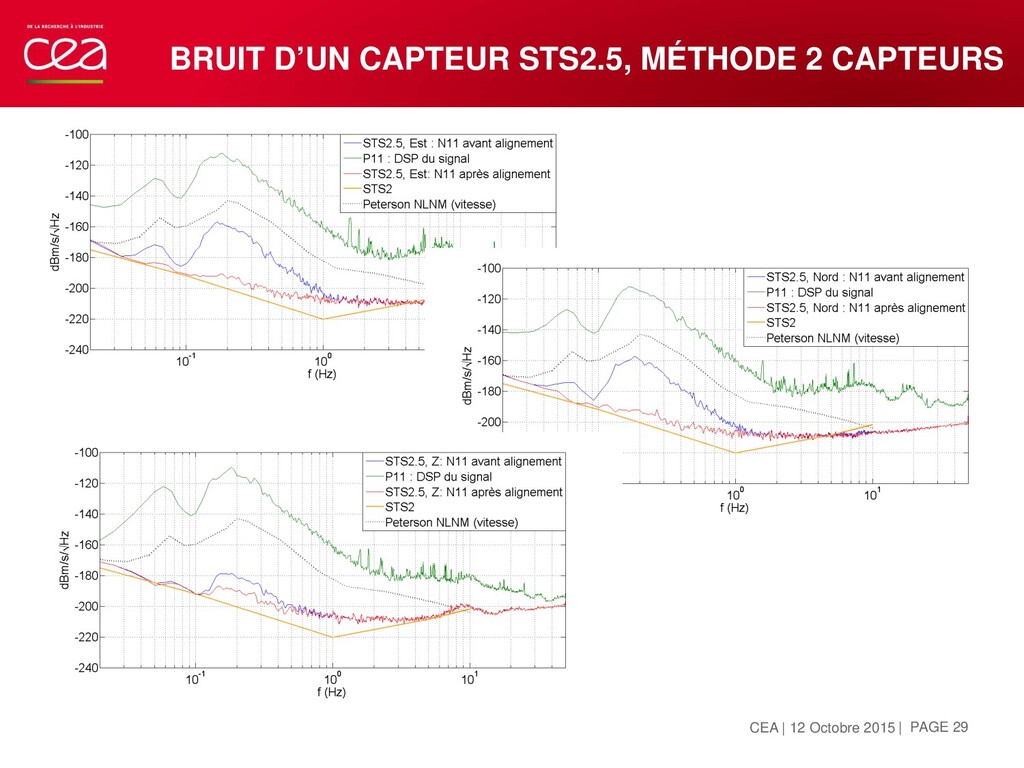
BRUIT D’UN CAPTEUR STS2.5, MÉTHODE 2 CAPTEURS OCTOBRE 12, 2015
| PAGE 29 CEA | 12 Octobre 2015 -
OCTOBRE 12, 2015 | PAGE 30 CEA | 12 Octobre
2015 BRUIT D’UN CAPTEUR STS2.5, MÉTHODE 2 CAPTEURS -
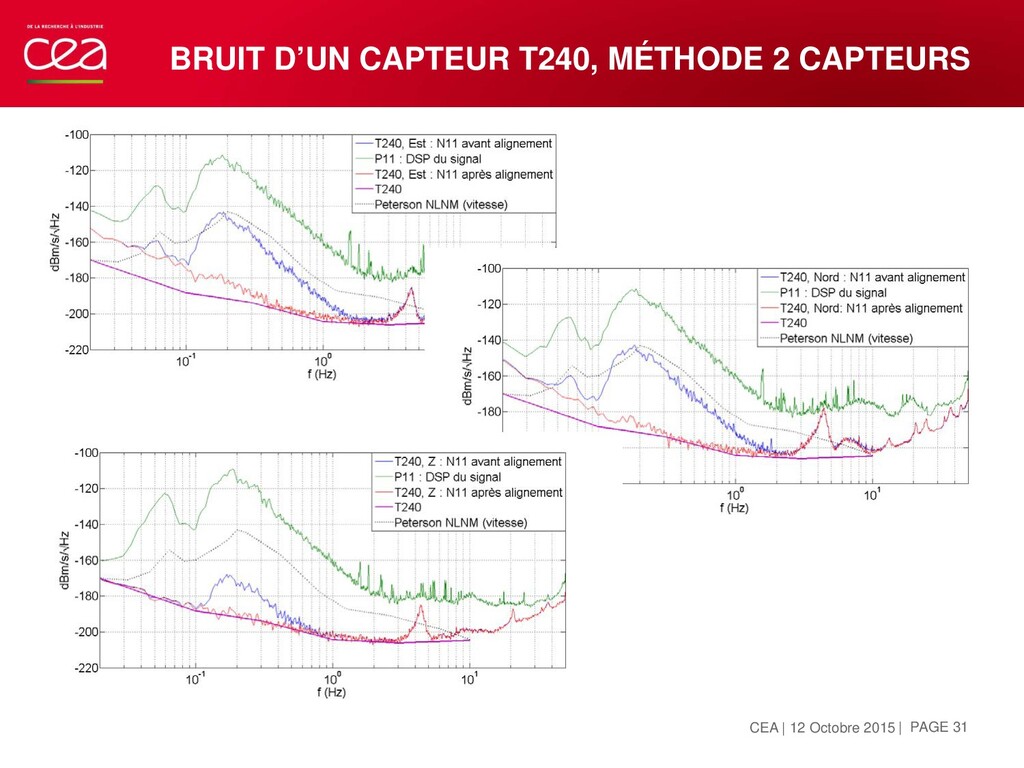
OCTOBRE 12, 2015 | PAGE 31 CEA | 12 Octobre
2015 BRUIT D’UN CAPTEUR T240, MÉTHODE 2 CAPTEURS -
OCTOBRE 12, 2015 | PAGE 32 CEA | 12 Octobre
2015 BRUIT D’UN CAPTEUR T240, MÉTHODE 2 CAPTEURS -
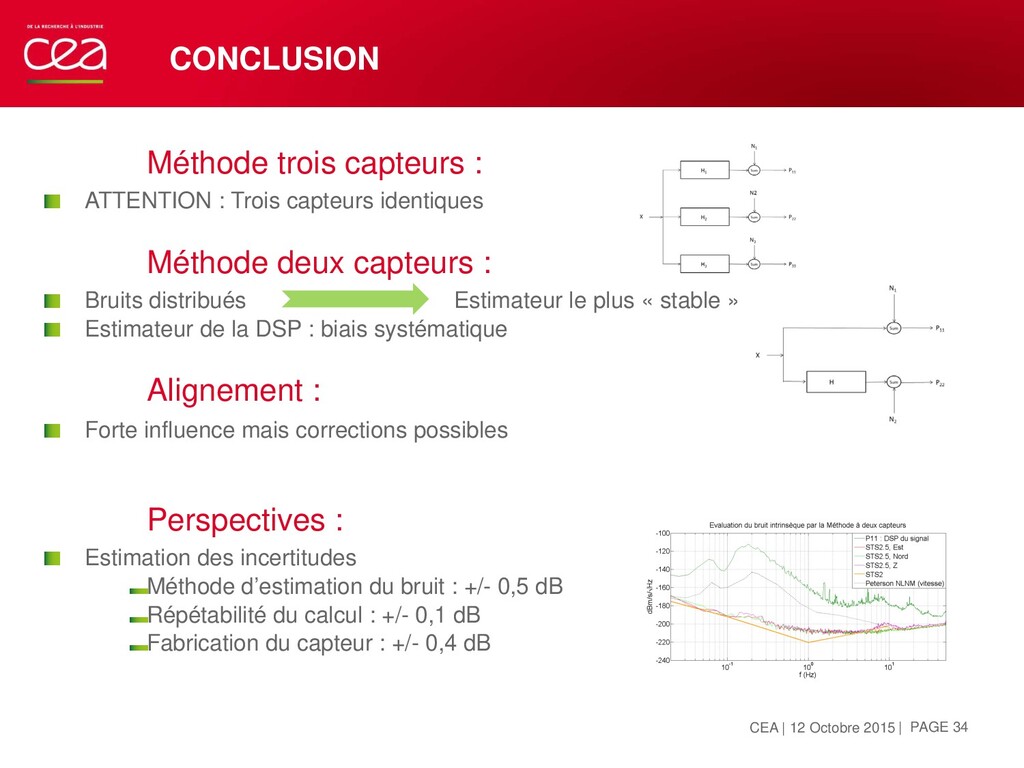
CONCLUSION Méthode trois capteurs : ATTENTION : Trois capteurs
identiques Méthode deux capteurs : Bruits distribués Estimateur le plus « stable » Estimateur de la DSP : biais systématique Alignement : Forte influence mais corrections possibles Perspectives : Estimation des incertitudes Méthode d’estimation du bruit : +/- 0,5 dB Répétabilité du calcul : +/- 0,1 dB Fabrication du capteur : +/- 0,4 dB OCTOBRE 12, 2015 | PAGE 34 CEA | 12 Octobre 2015 -
DAM DASE STMG Commissariat à l’énergie atomique et aux énergies
alternatives Centre DAM Ile de France | 91297 ARPAJON CEDEX T. +33 (0)1 69 26 50 88 Etablissement public à caractère industriel et commercial | R.C.S Paris B 775 685 019 OCTOBRE 12, 2015 | PAGE 35 CEA | 10 AVRIL 2012 MERCI DE VOTRE ATTENTION -
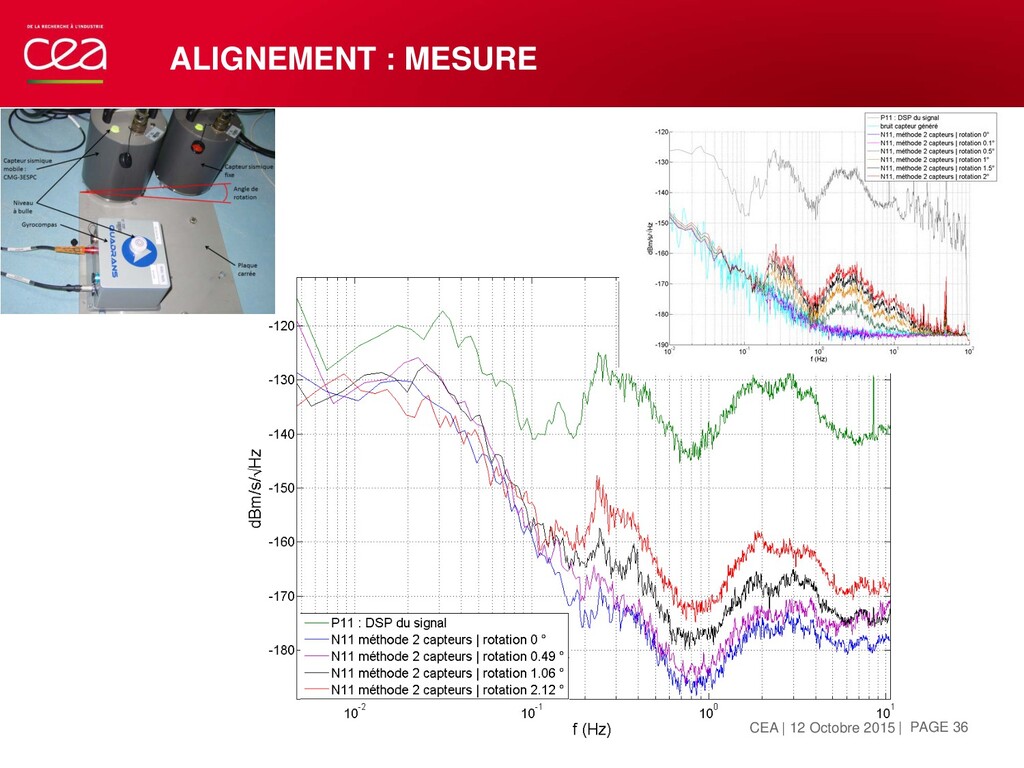
ALIGNEMENT : MESURE OCTOBRE 12, 2015 CEA | 12 Octobre
2015 | PAGE 36 -
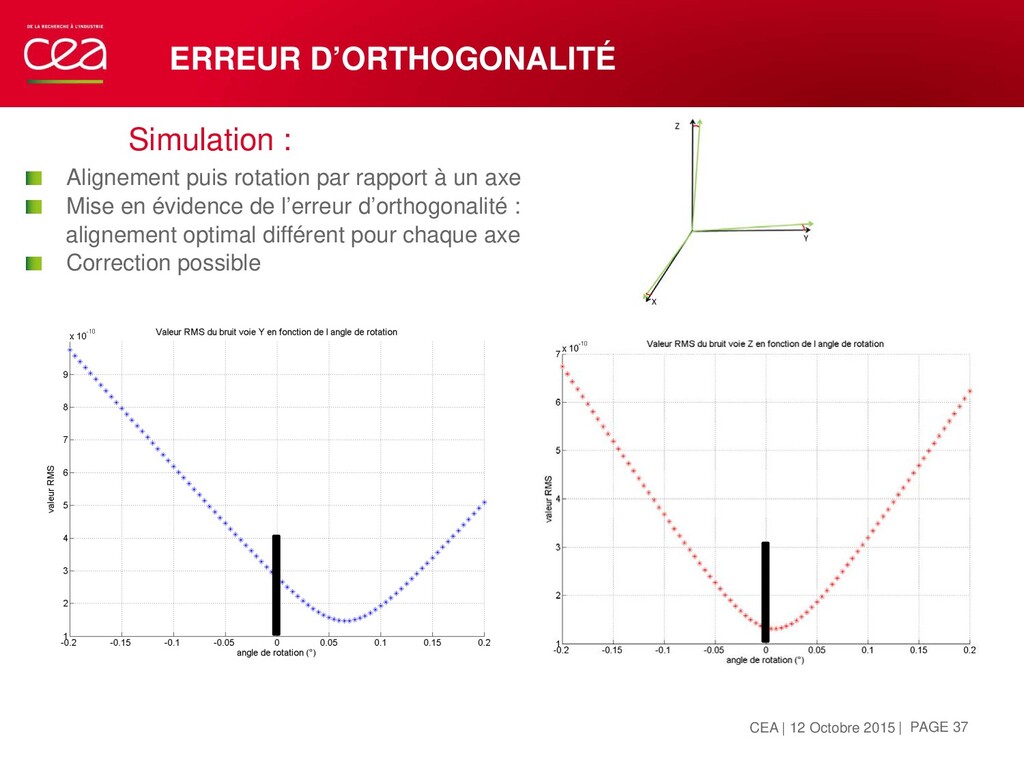
Simulation : Alignement puis rotation par rapport à un
axe Mise en évidence de l’erreur d’orthogonalité : alignement optimal différent pour chaque axe Correction possible ERREUR D’ORTHOGONALITÉ OCTOBRE 12, 2015 | PAGE 37 CEA | 12 Octobre 2015