Upgrade to Pro — share decks privately, control downloads, hide ads and more …

モビリティ領域に NVIDIA スタックで挑む — Cosmos から始める第一歩

Avatar for CM若槻龍太 CM若槻龍太
October 24, 2026
36

モビリティ領域に NVIDIA スタックで挑む — Cosmos から始める第一歩

DevelopersIO 2026 Tokyo の登壇資料です。NVIDIA の自動運転向けの製品群を縦のスタックと横の改善パイプラインの 2 軸で整理し、Cosmos Transfer 2.5 で車載映像を霧・雨・夜に変換した検証の結果を紹介しています。

Avatar for CM若槻龍太

CM若槻龍太

October 24, 2026

More Decks by CM若槻龍太

Transcript

  1. ⾃⼰紹介 • 若槻 龍太(わかつき りゅうた) 所属 ◦ クラスメソッド株式会社 ◦ 製造ビジネステクノロジー部

    ◦ モビリティチーム テクニカルリードエンジニア • • • • Japan AWS Top Engineers (2024 / 2025) Japan AWS All Certifications Engineers AWS Community Builders (User Group Leaders) JAWS-UG IoT 専門支部 運営メンバー • • ブログ書いてます https://dev.classmethod.jp/author/wa katsuki-ryuta/ ・島根県出雲地方出身 ・自動運転の普及が待ち遠しい
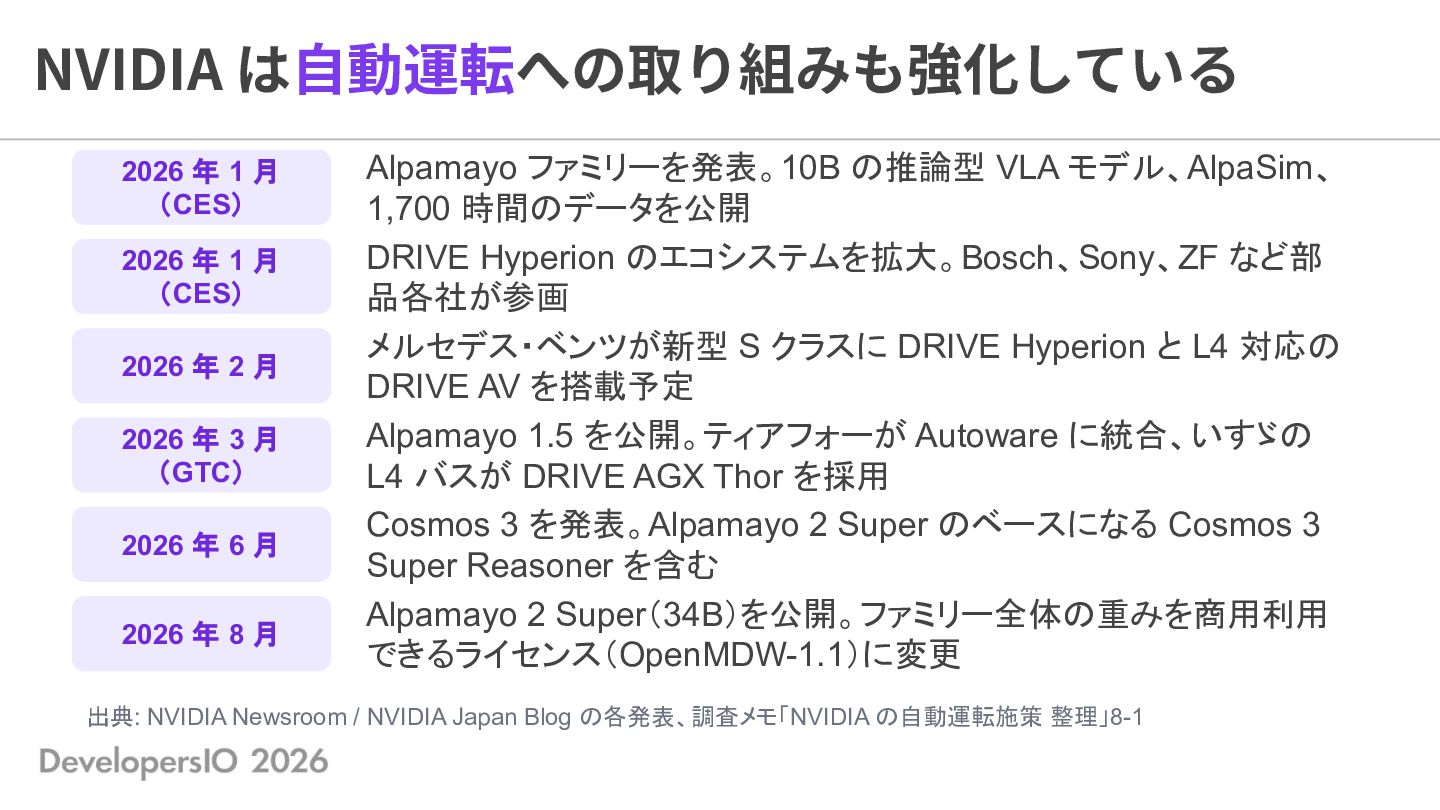
  2. NVIDIA は⾃動運転への取り組みも強化している 2026 年 1 月 (CES) 2026 年 1

    月 (CES) 2026 年 2 月 2026 年 3 月 (GTC) 2026 年 6 月 2026 年 8 月 Alpamayo ファミリーを発表。10B の推論型 VLA モデル、AlpaSim、 1,700 時間のデータを公開 DRIVE Hyperion のエコシステムを拡大。Bosch、Sony、ZF など部 品各社が参画 メルセデス・ベンツが新型 S クラスに DRIVE Hyperion と L4 対応の DRIVE AV を搭載予定 Alpamayo 1.5 を公開。ティアフォーが Autoware に統合、いすゞの L4 バスが DRIVE AGX Thor を採用 Cosmos 3 を発表。Alpamayo 2 Super のベースになる Cosmos 3 Super Reasoner を含む Alpamayo 2 Super(34B)を公開。ファミリー全体の重みを商用利用 できるライセンス(OpenMDW-1.1)に変更 出典: NVIDIA Newsroom / NVIDIA Japan Blog の各発表、調査メモ「NVIDIA の自動運転施策 整理」8-1
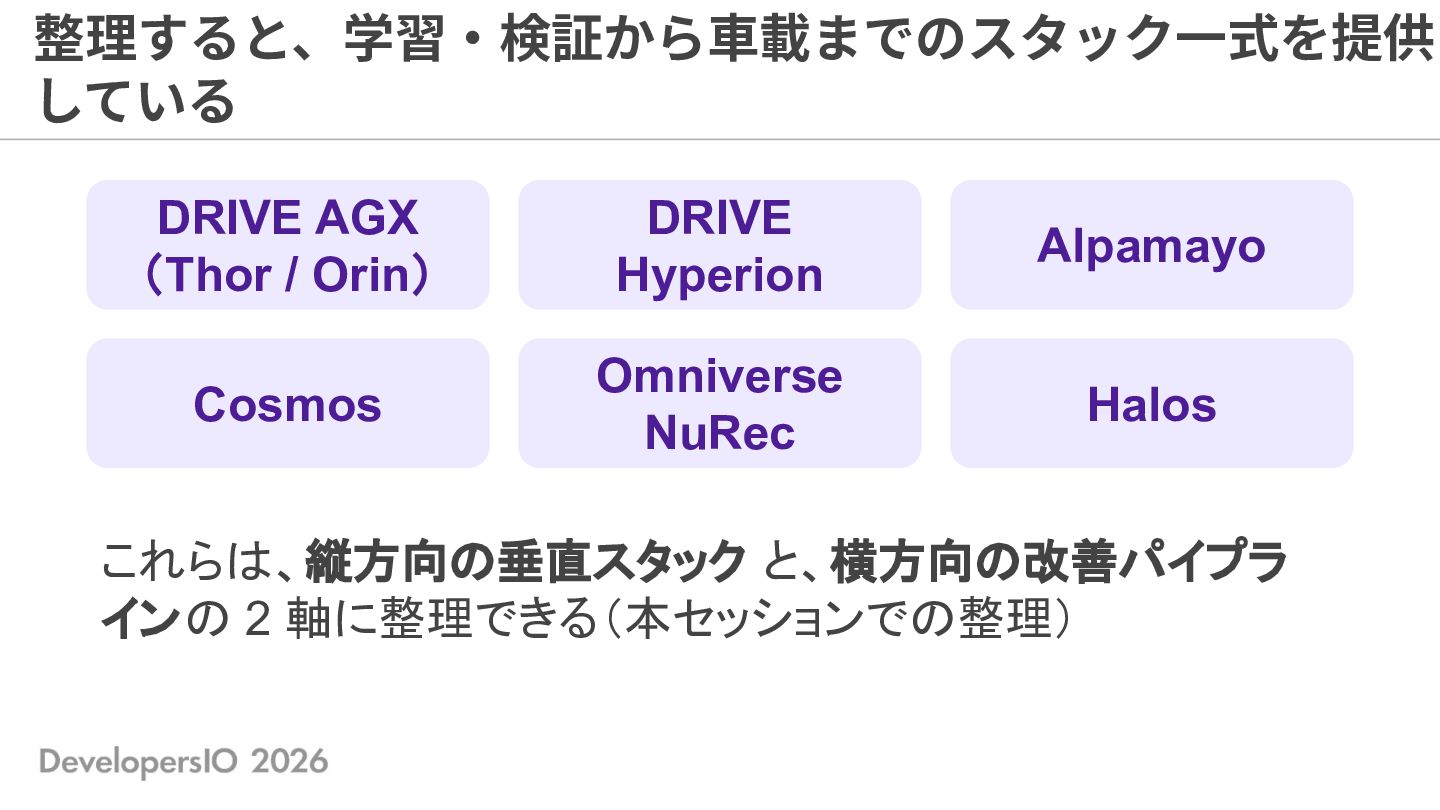
  3. 整理すると、学習‧検証から⾞載までのスタック⼀式を提供 している DRIVE AGX (Thor / Orin) DRIVE Hyperion Alpamayo

    Cosmos Omniverse NuRec Halos これらは、縦方向の垂直スタック と、横方向の改善パイプラ インの 2 軸に整理できる(本セッションでの整理)
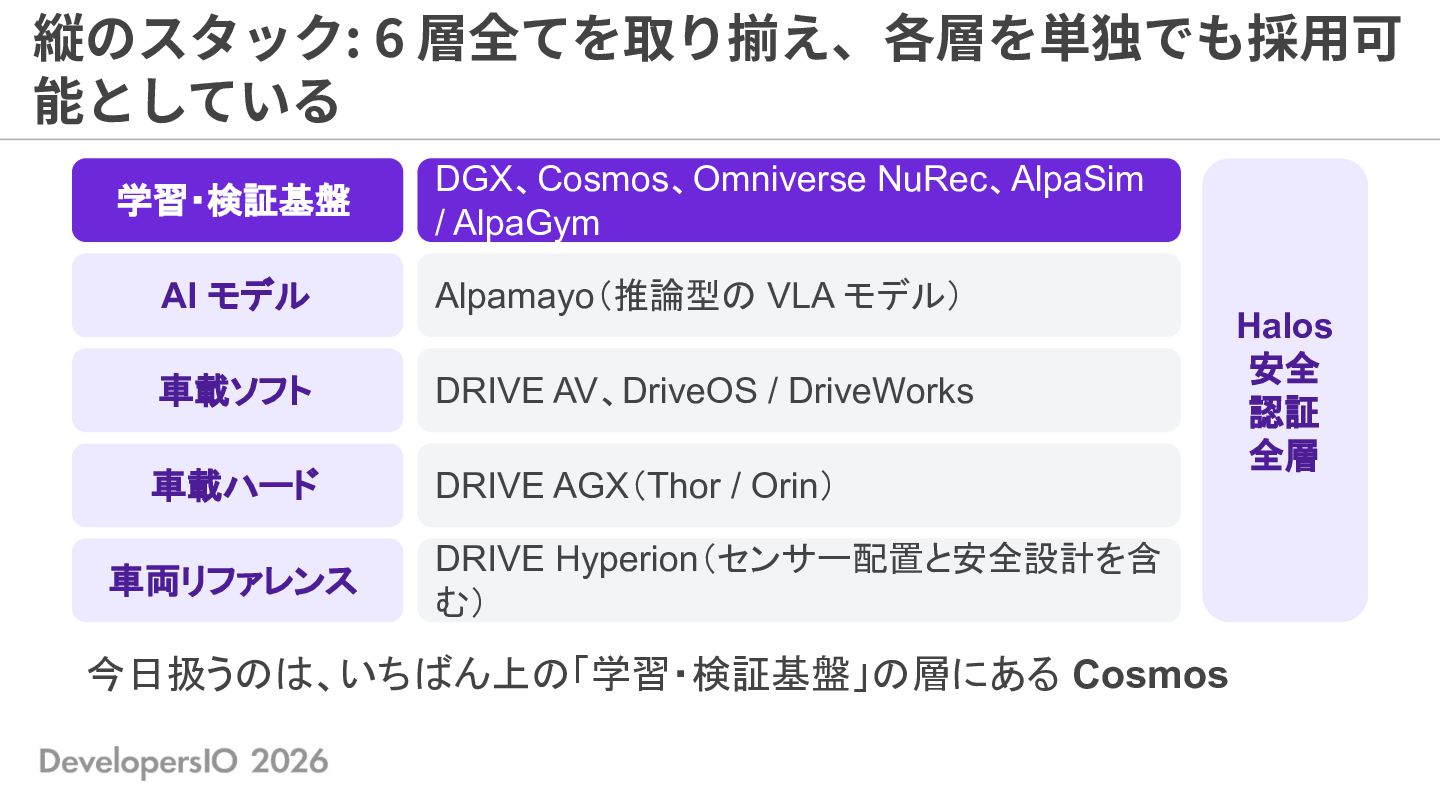
  4. 縦のスタック: 6 層全てを取り揃え、各層を単独でも採⽤可 能としている 学習・検証基盤 DGX、Cosmos、Omniverse NuRec、AlpaSim / AlpaGym AI

    モデル Alpamayo(推論型の VLA モデル) 車載ソフト DRIVE AV、DriveOS / DriveWorks 車載ハード DRIVE AGX(Thor / Orin) 車両リファレンス DRIVE Hyperion(センサー配置と安全設計を含 む) 今日扱うのは、いちばん上の「学習・検証基盤」の層にある Cosmos Halos 安全 認証 全層
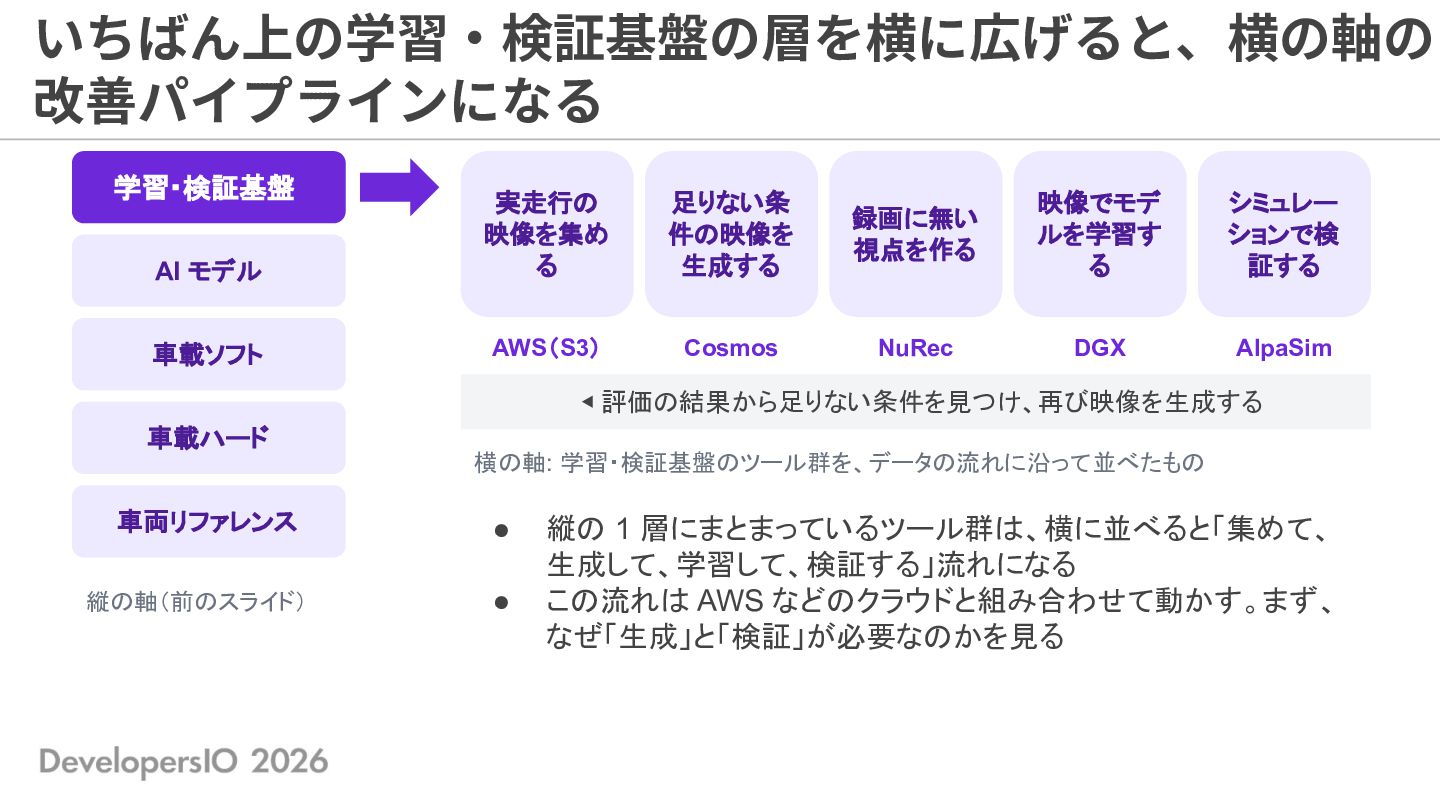
  5. いちばん上の学習‧検証基盤の層を横に広げると、横の軸の 改善パイプラインになる 学習・検証基盤 AI モデル 実走行の 映像を集め る 足りない条 件の映像を

    生成する 録画に無い 視点を作る 映像でモデ ルを学習す る シミュレー ションで検 証する 車載ソフト AWS(S3) Cosmos NuRec DGX AlpaSim ◀ 評価の結果から足りない条件を見つけ、再び映像を生成する 車載ハード 横の軸: 学習・検証基盤のツール群を、データの流れに沿って並べたもの 車両リファレンス • 縦の軸(前のスライド) • 縦の 1 層にまとまっているツール群は、横に並べると「集めて、 生成して、学習して、検証する」流れになる この流れは AWS などのクラウドと組み合わせて動かす。まず、 なぜ「生成」と「検証」が必要なのかを見る
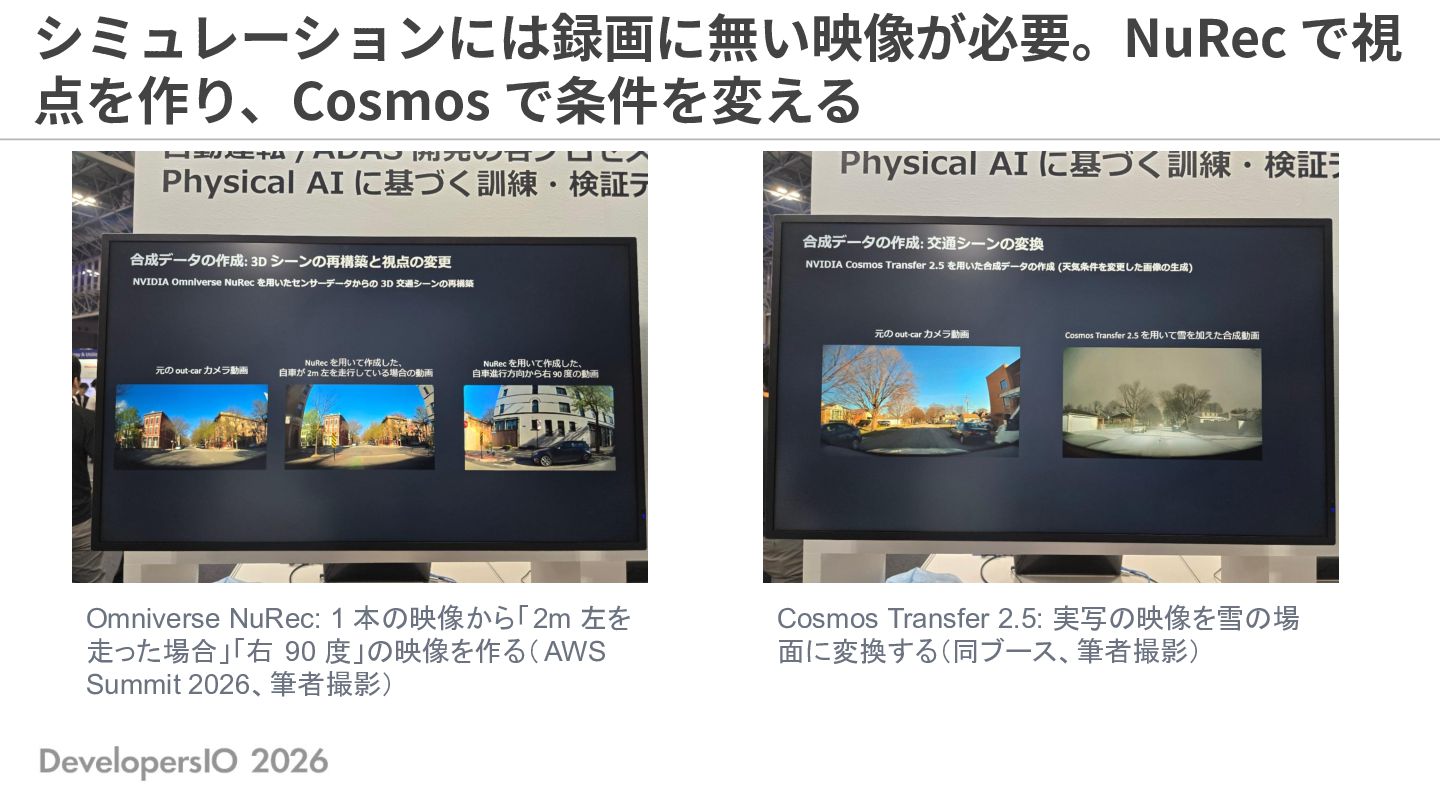
  6. シミュレーションには録画に無い映像が必要。NuRec で視 点を作り、Cosmos で条件を変える Omniverse NuRec: 1 本の映像から「 2m 左を

    走った場合」「右 90 度」の映像を作る( AWS Summit 2026、筆者撮影) Cosmos Transfer 2.5: 実写の映像を雪の場 面に変換する(同ブース、筆者撮影)
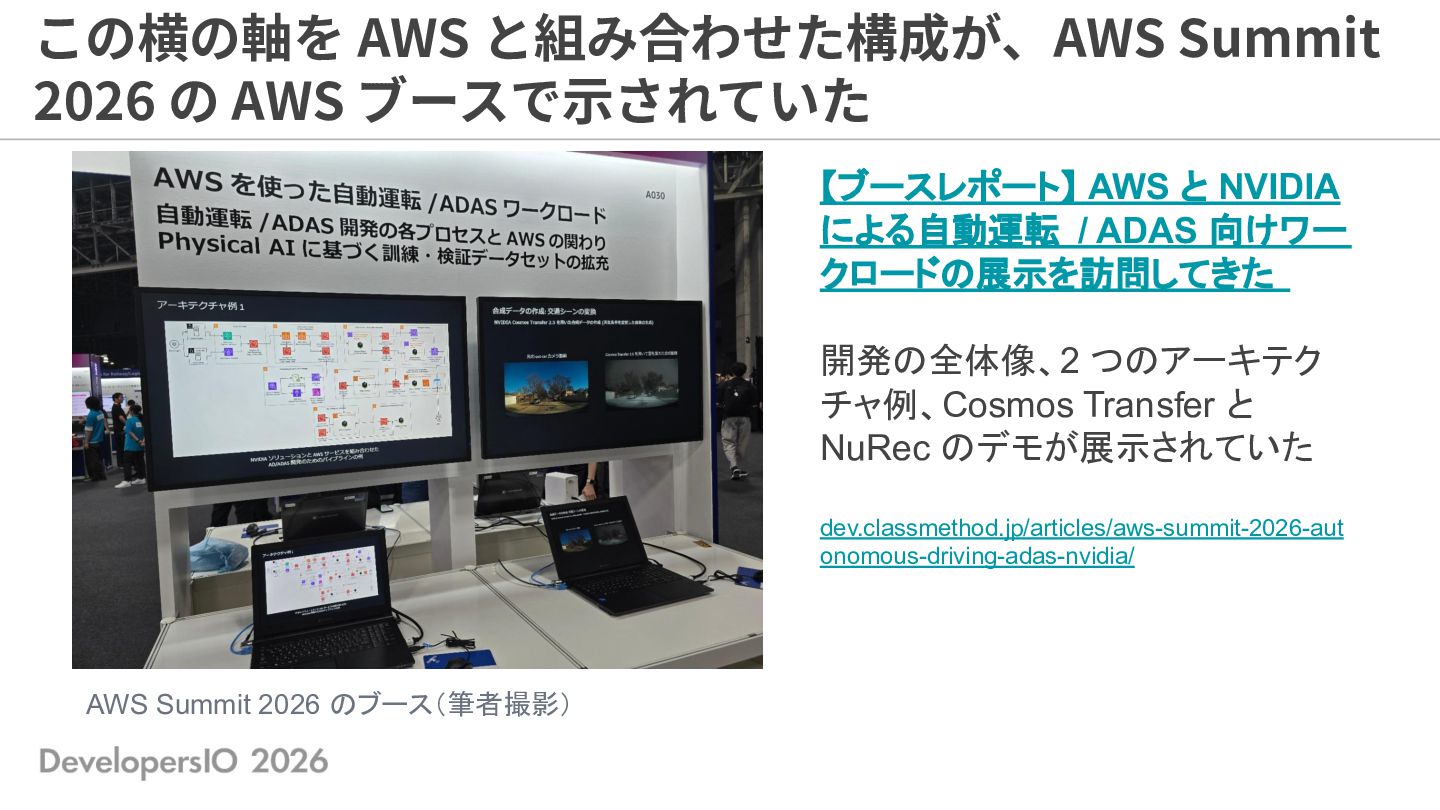
  7. この横の軸を AWS と組み合わせた構成が、AWS Summit 2026 の AWS ブースで⽰されていた 【ブースレポート】 AWS

    と NVIDIA による自動運転 / ADAS 向けワー クロードの展示を訪問してきた 開発の全体像、2 つのアーキテク チャ例、Cosmos Transfer と NuRec のデモが展示されていた dev.classmethod.jp/articles/aws-summit-2026-aut onomous-driving-adas-nvidia/ AWS Summit 2026 のブース(筆者撮影)
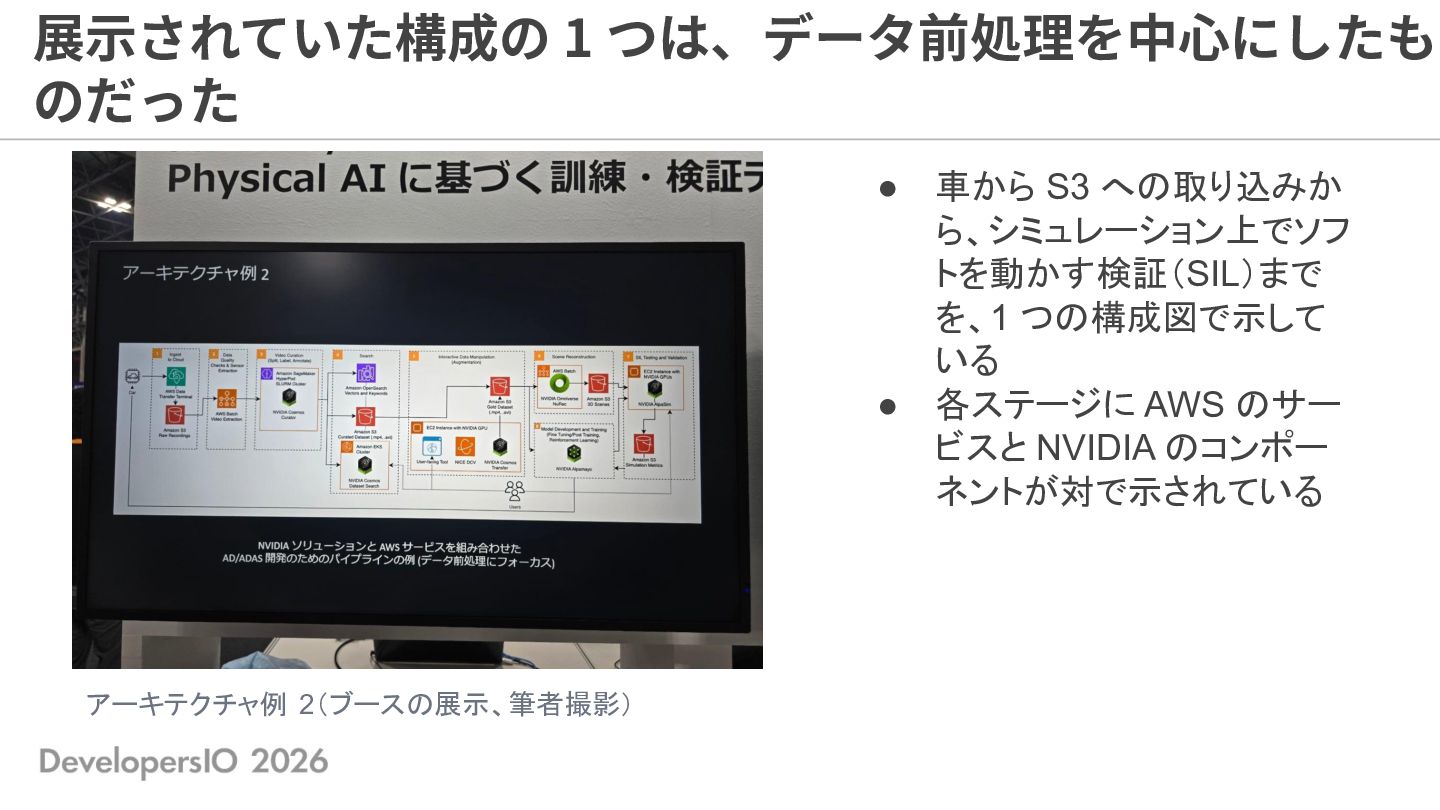
  8. 展⽰されていた構成の 1 つは、データ前処理を中⼼にしたも のだった • • アーキテクチャ例 2(ブースの展示、筆者撮影) 車から S3

    への取り込みか ら、シミュレーション上でソフ トを動かす検証(SIL)まで を、1 つの構成図で示して いる 各ステージに AWS のサー ビスと NVIDIA のコンポー ネントが対で示されている
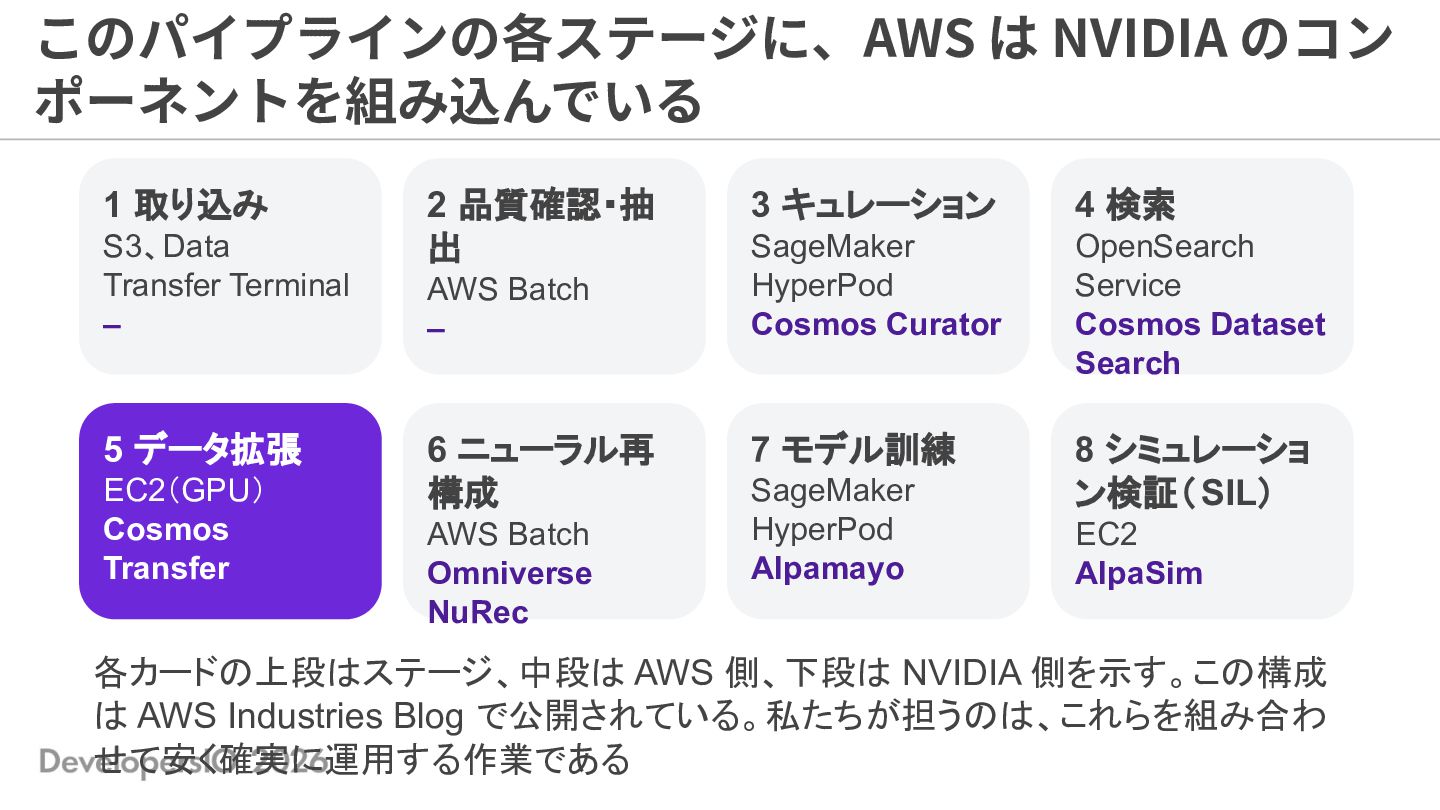
  9. このパイプラインの各ステージに、AWS は NVIDIA のコン ポーネントを組み込んでいる 1 取り込み S3、Data Transfer Terminal

    – 5 データ拡張 EC2(GPU) Cosmos Transfer 2 品質確認・抽 出 AWS Batch – 6 ニューラル再 構成 AWS Batch Omniverse NuRec 3 キュレーション 4 検索 SageMaker HyperPod Cosmos Curator OpenSearch Service Cosmos Dataset Search 7 モデル訓練 8 シミュレーショ ン検証( SIL) SageMaker HyperPod Alpamayo EC2 AlpaSim 各カードの上段はステージ、中段は AWS 側、下段は NVIDIA 側を示す。この構成 は AWS Industries Blog で公開されている。私たちが担うのは、これらを組み合わ せて安く確実に運用する作業である
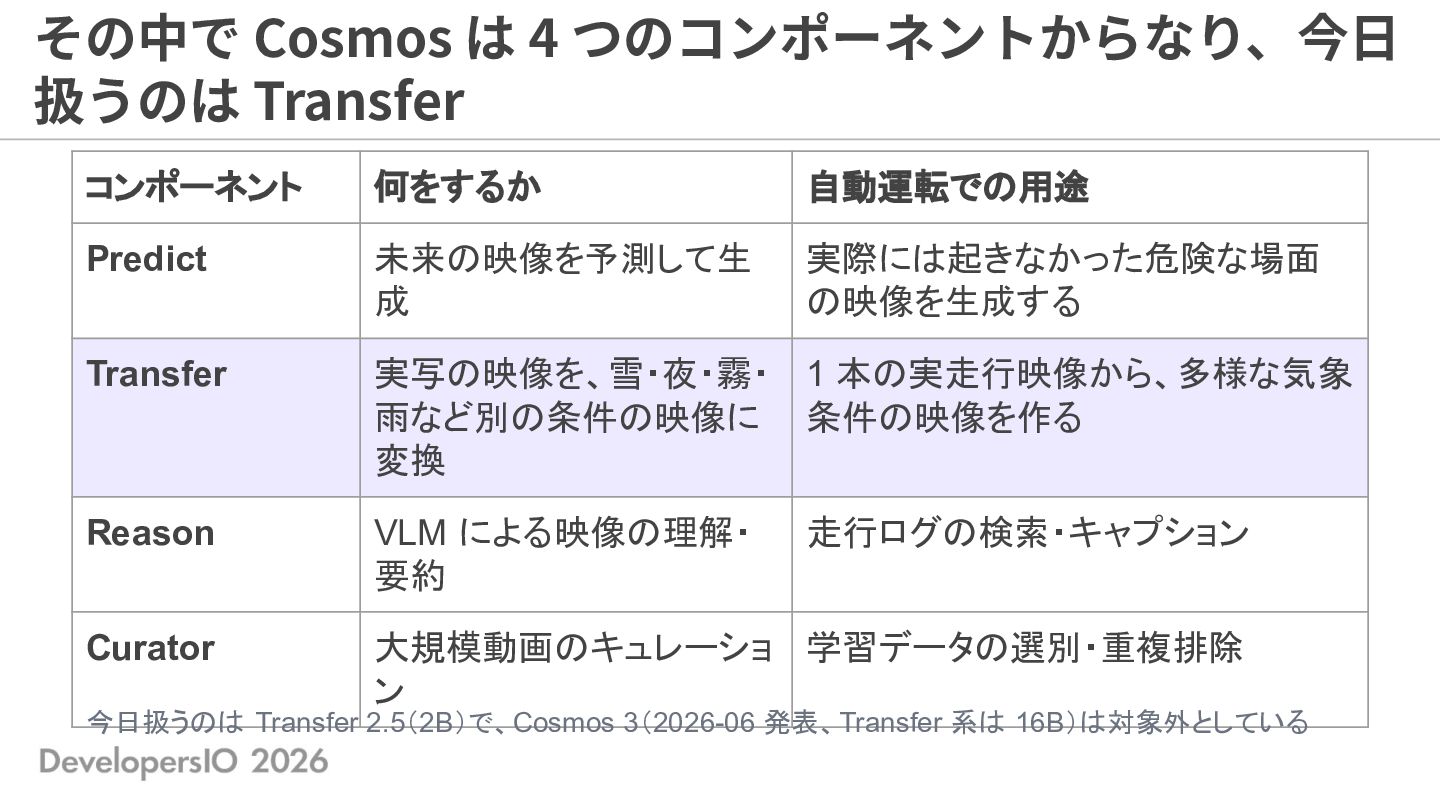
  10. その中で Cosmos は 4 つのコンポーネントからなり、今⽇ 扱うのは Transfer コンポーネント 何をするか 自動運転での用途

    Predict 未来の映像を予測して生 成 実際には起きなかった危険な場面 の映像を生成する Transfer 実写の映像を、雪・夜・霧・ 1 本の実走行映像から、多様な気象 雨など別の条件の映像に 条件の映像を作る 変換 Reason VLM による映像の理解・ 要約 Curator 大規模動画のキュレーショ 学習データの選別・重複排除 ン 走行ログの検索・キャプション 今日扱うのは Transfer 2.5(2B)で、Cosmos 3(2026-06 発表、Transfer 系は 16B)は対象外としている
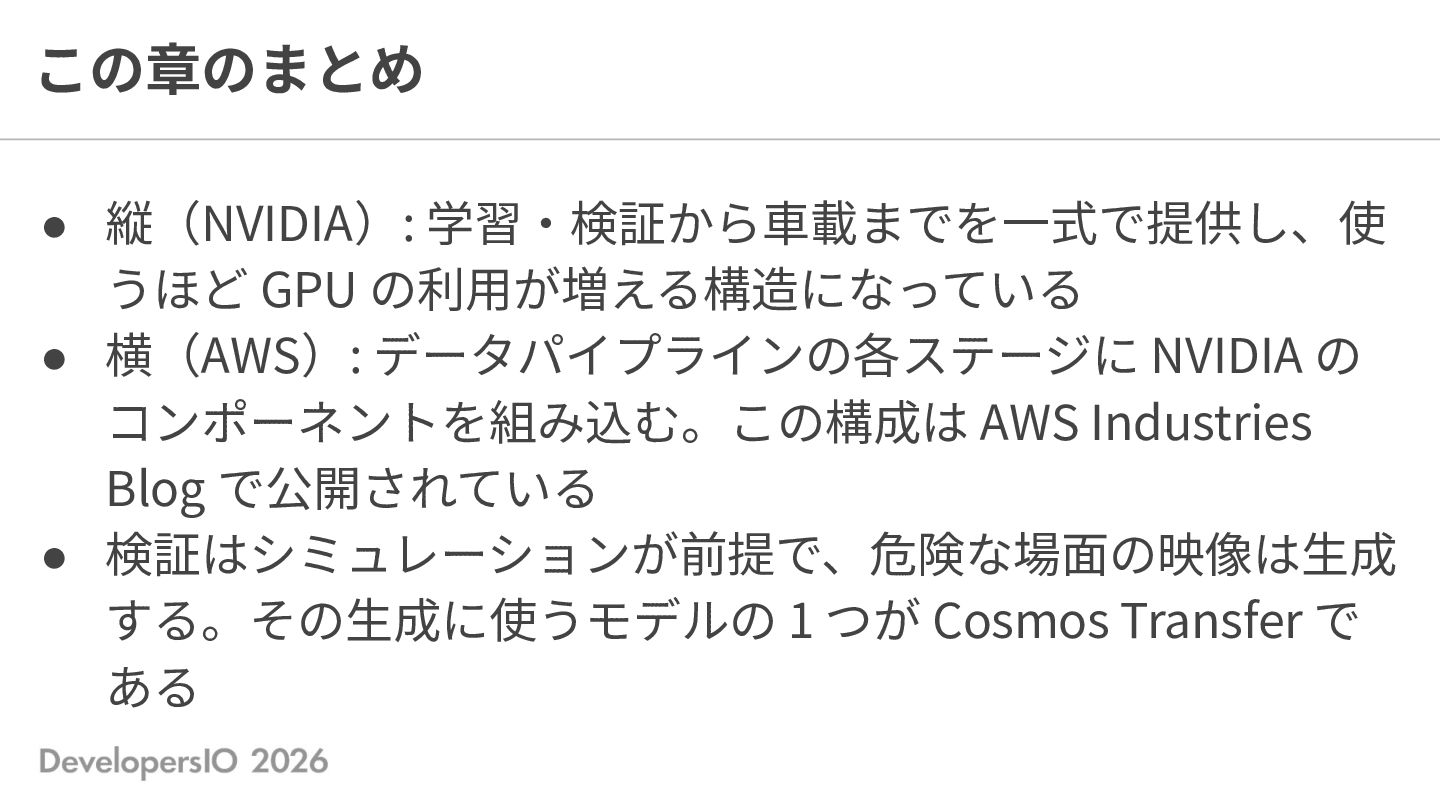
  11. この章のまとめ • 縦(NVIDIA): 学習‧検証から⾞載までを⼀式で提供し、使 うほど GPU の利⽤が増える構造になっている • 横(AWS): データパイプラインの各ステージに

    NVIDIA の コンポーネントを組み込む。この構成は AWS Industries Blog で公開されている • 検証はシミュレーションが前提で、危険な場⾯の映像は⽣成 する。その⽣成に使うモデルの 1 つが Cosmos Transfer で ある
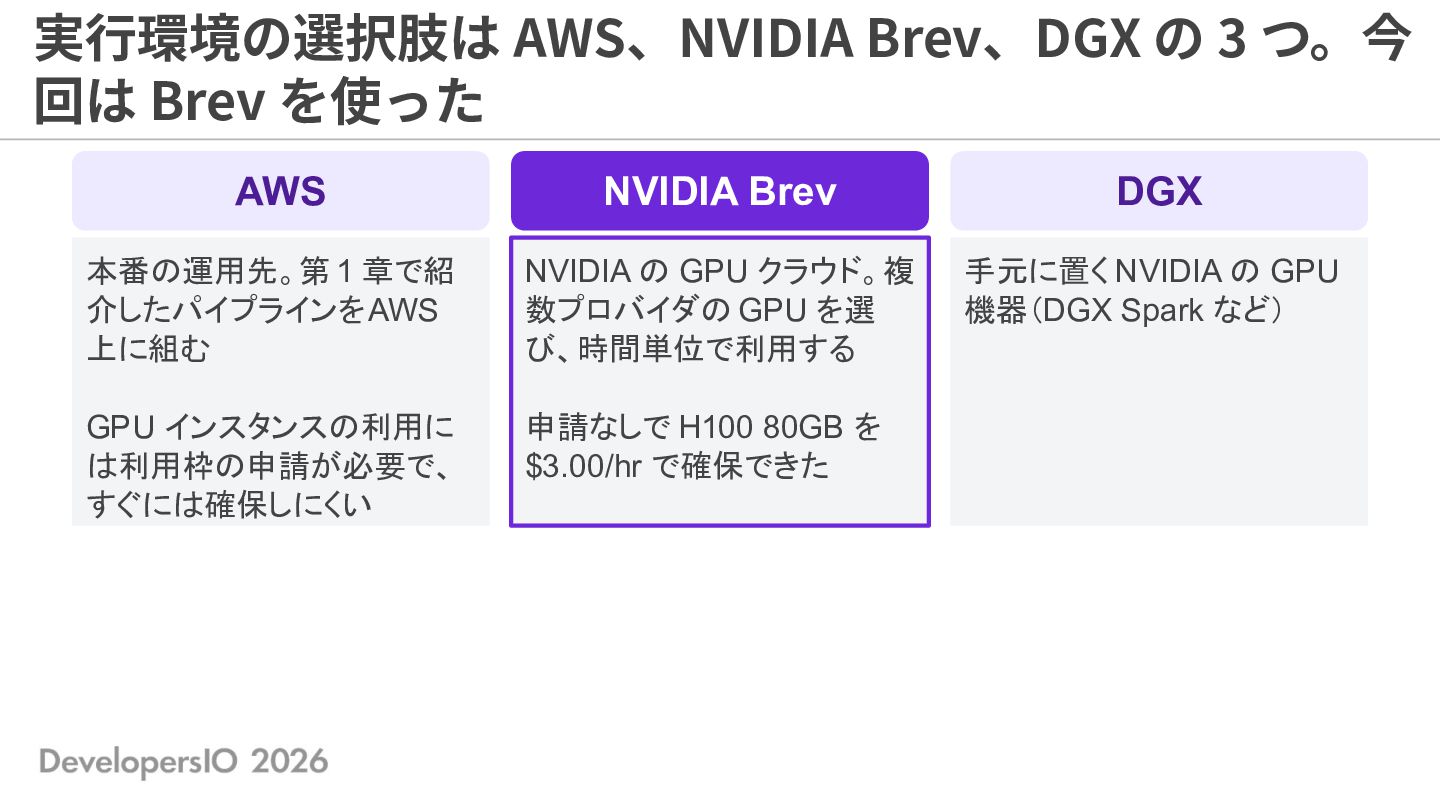
  12. 実⾏環境の選択肢は AWS、NVIDIA Brev、DGX の 3 つ。今 回は Brev を使った AWS

    NVIDIA Brev DGX 本番の運用先。第 1 章で紹 介したパイプラインを AWS 上に組む NVIDIA の GPU クラウド。複 数プロバイダの GPU を選 び、時間単位で利用する 手元に置く NVIDIA の GPU 機器(DGX Spark など) GPU インスタンスの利用に は利用枠の申請が必要で、 すぐには確保しにくい 申請なしで H100 80GB を $3.00/hr で確保できた
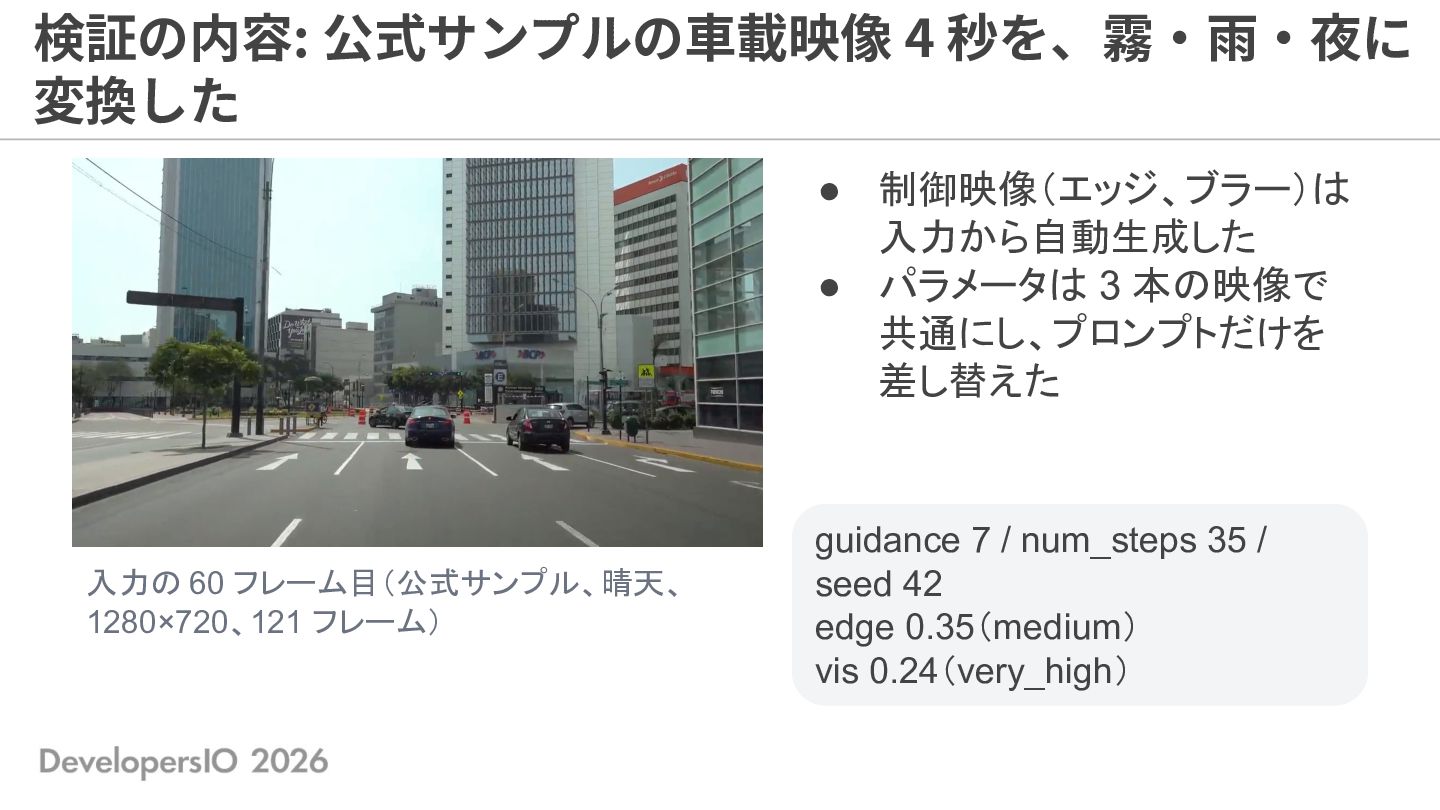
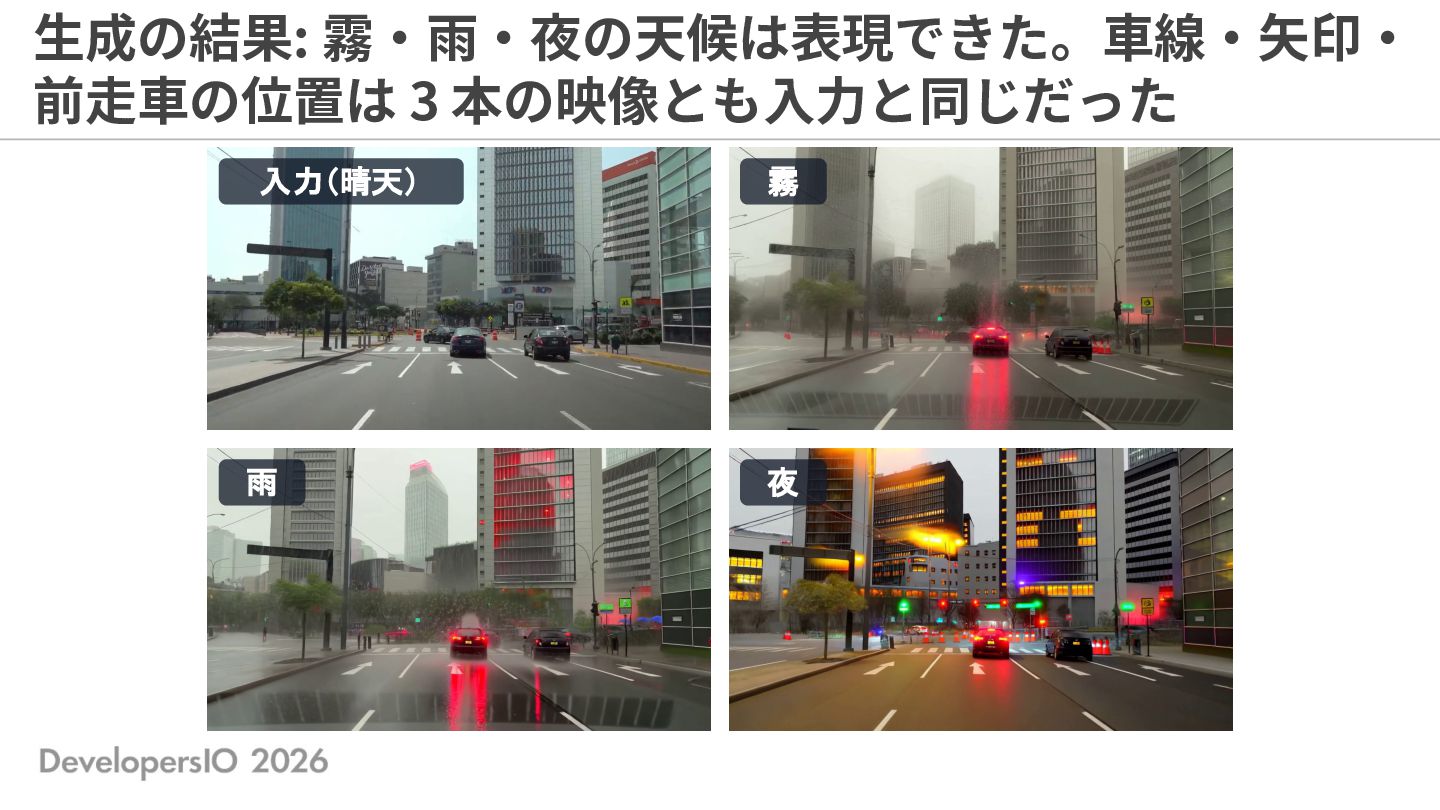
  13. 検証の内容: 公式サンプルの⾞載映像 4 秒を、霧‧⾬‧夜に 変換した • 制御映像(エッジ、ブラー)は 入力から自動生成した • パラメータは

    3 本の映像で 共通にし、プロンプトだけを 差し替えた 入力の 60 フレーム目(公式サンプル、晴天、 1280×720、121 フレーム) guidance 7 / num_steps 35 / seed 42 edge 0.35(medium) vis 0.24(very_high)
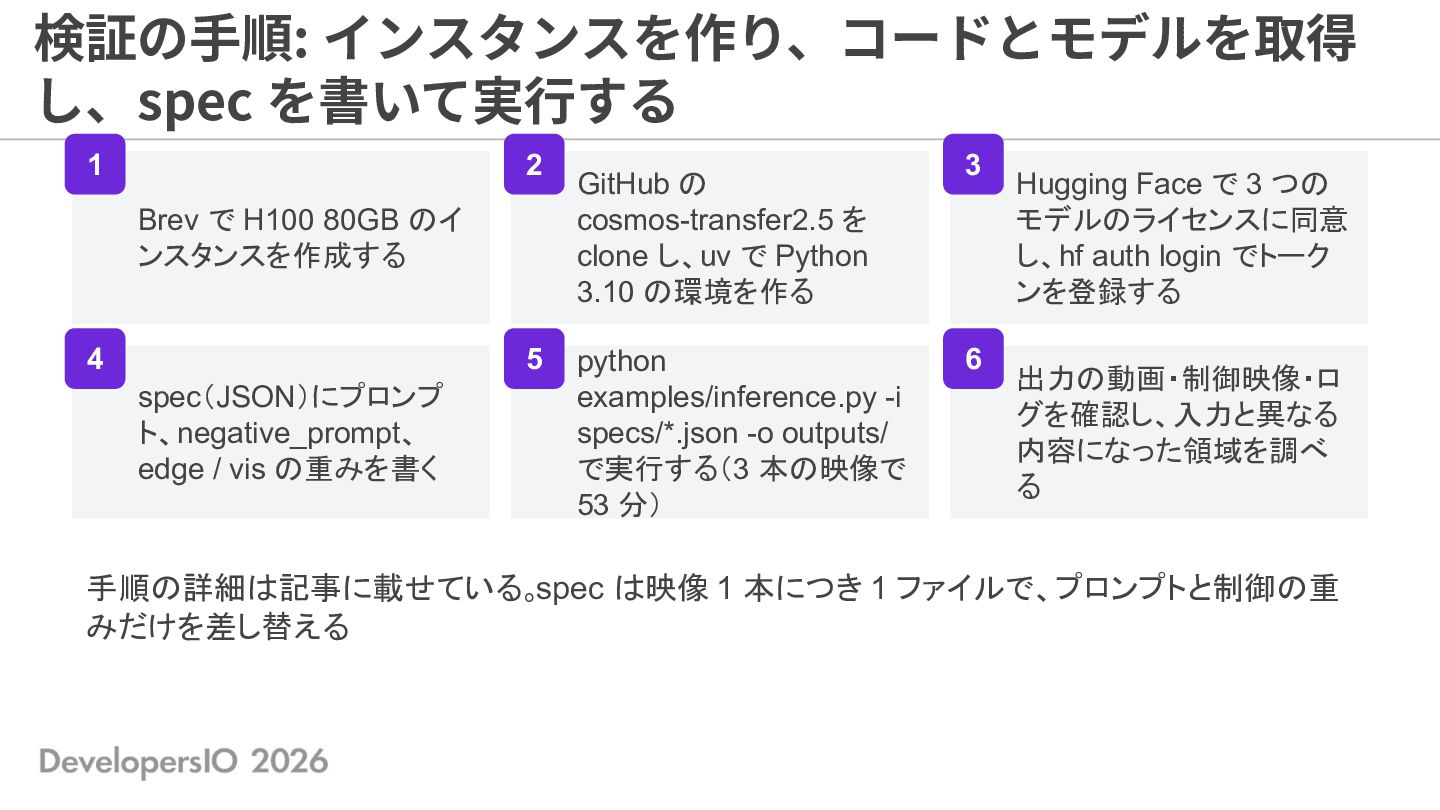
  14. 検証の⼿順: インスタンスを作り、コードとモデルを取得 し、spec を書いて実⾏する 1 2 Brev で H100 80GB

    のイ ンスタンスを作成する 4 5 spec(JSON)にプロンプ ト、negative_prompt、 edge / vis の重みを書く GitHub の cosmos-transfer2.5 を clone し、uv で Python 3.10 の環境を作る python examples/inference.py -i specs/*.json -o outputs/ で実行する(3 本の映像で 53 分) 3 6 Hugging Face で 3 つの モデルのライセンスに同意 し、hf auth login でトーク ンを登録する 出力の動画・制御映像・ロ グを確認し、入力と異なる 内容になった領域を調べ る 手順の詳細は記事に載せている。spec は映像 1 本につき 1 ファイルで、プロンプトと制御の重 みだけを差し替える
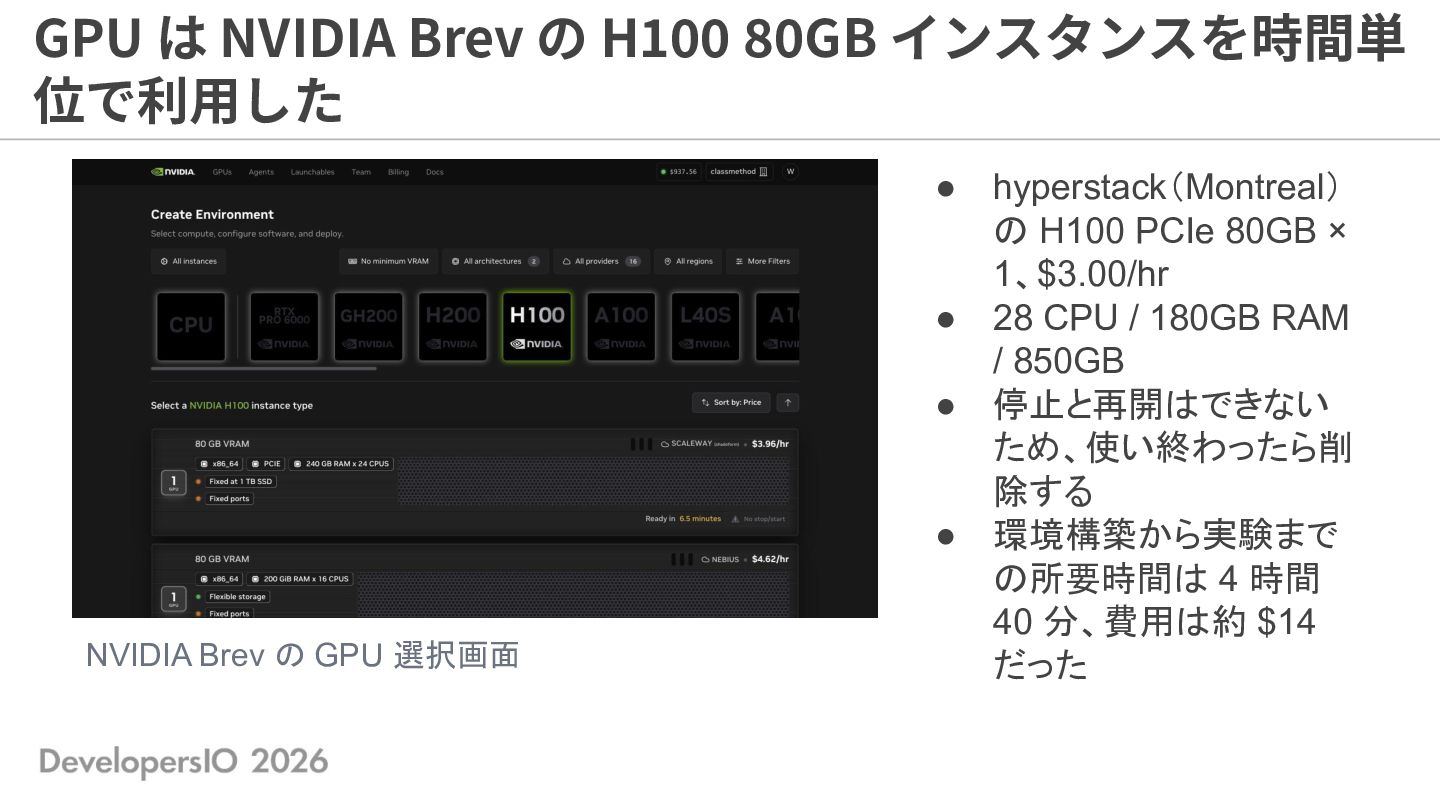
  15. GPU は NVIDIA Brev の H100 80GB インスタンスを時間単 位で利⽤した •

    • • • NVIDIA Brev の GPU 選択画面 hyperstack(Montreal) の H100 PCIe 80GB × 1、$3.00/hr 28 CPU / 180GB RAM / 850GB 停止と再開はできない ため、使い終わったら削 除する 環境構築から実験まで の所要時間は 4 時間 40 分、費用は約 $14 だった
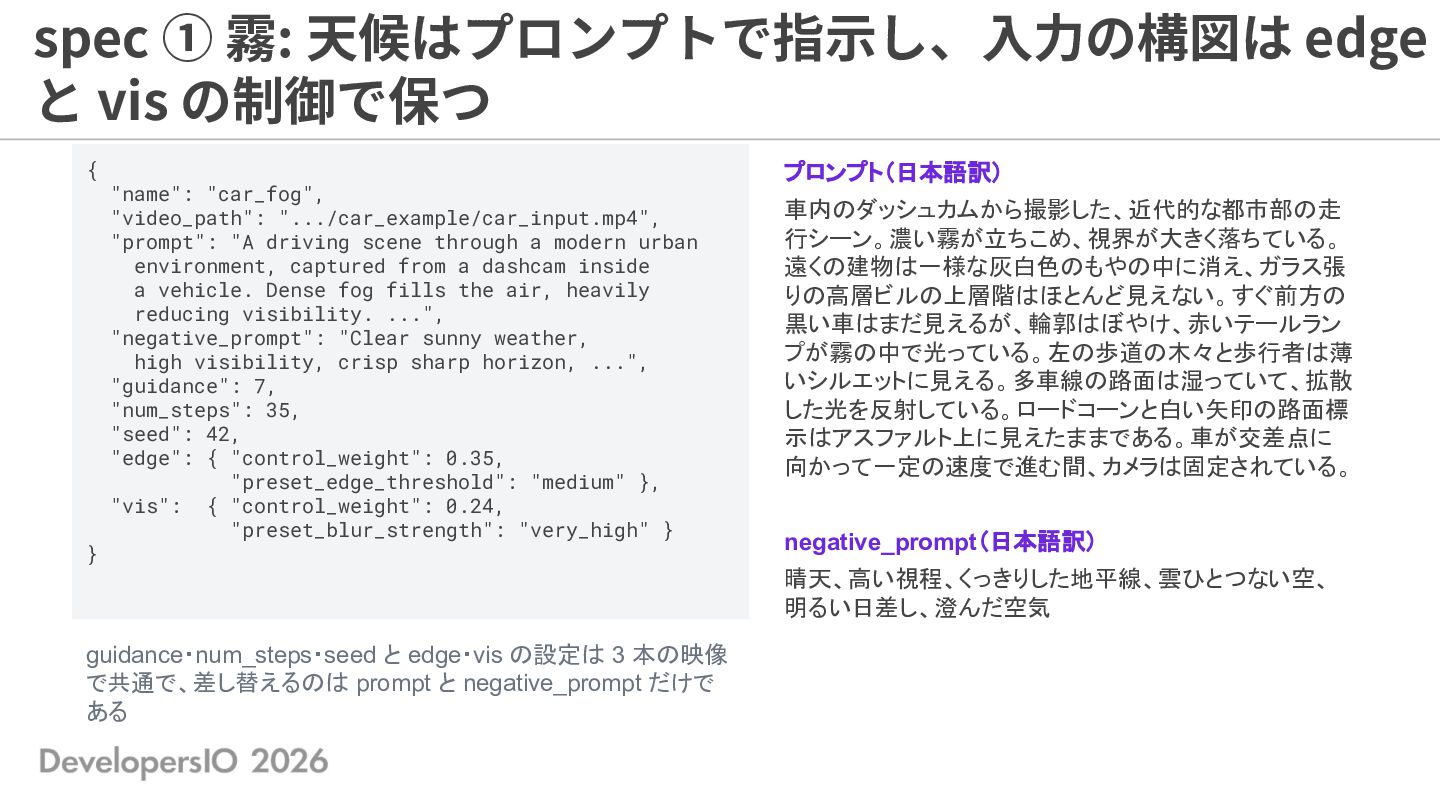
  16. spec ① 霧: 天候はプロンプトで指⽰し、⼊⼒の構図は edge と vis の制御で保つ { }

    "name": "car_fog", "video_path": ".../car_example/car_input.mp4", "prompt": "A driving scene through a modern urban environment, captured from a dashcam inside a vehicle. Dense fog fills the air, heavily reducing visibility. ...", "negative_prompt": "Clear sunny weather, high visibility, crisp sharp horizon, ...", "guidance": 7, "num_steps": 35, "seed": 42, "edge": { "control_weight": 0.35, "preset_edge_threshold": "medium" }, "vis": { "control_weight": 0.24, "preset_blur_strength": "very_high" } プロンプト(日本語訳) 車内のダッシュカムから撮影した、近代的な都市部の走 行シーン。濃い霧が立ちこめ、視界が大きく落ちている。 遠くの建物は一様な灰白色のもやの中に消え、ガラス張 りの高層ビルの上層階はほとんど見えない。すぐ前方の 黒い車はまだ見えるが、輪郭はぼやけ、赤いテールラン プが霧の中で光っている。左の歩道の木々と歩行者は薄 いシルエットに見える。多車線の路面は湿っていて、拡散 した光を反射している。ロードコーンと白い矢印の路面標 示はアスファルト上に見えたままである。車が交差点に 向かって一定の速度で進む間、カメラは固定されている。 negative_prompt(日本語訳) 晴天、高い視程、くっきりした地平線、雲ひとつない空、 明るい日差し、澄んだ空気 guidance・num_steps・seed と edge・vis の設定は 3 本の映像 で共通で、差し替えるのは prompt と negative_prompt だけで ある
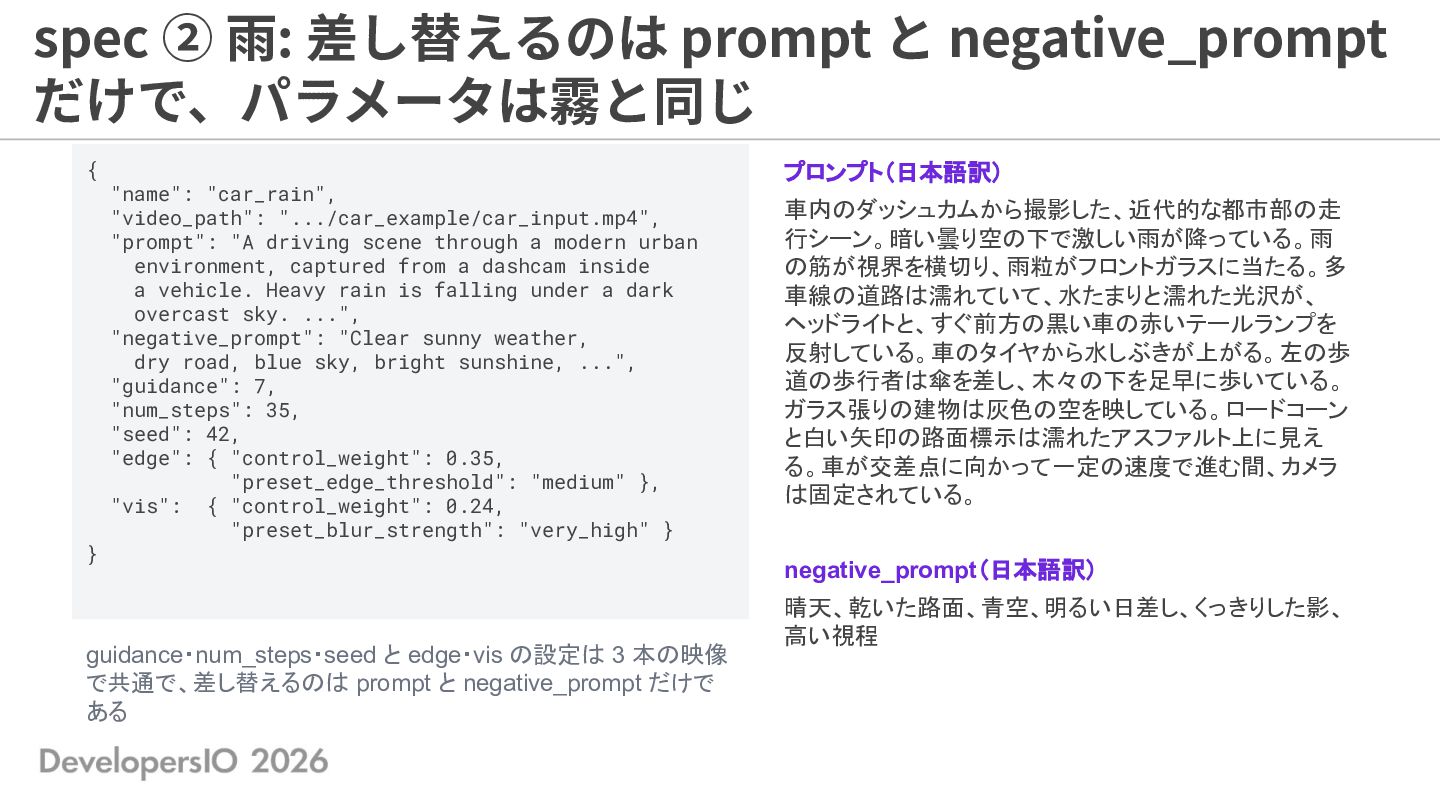
  17. spec ② ⾬: 差し替えるのは prompt と negative_prompt だけで、パラメータは霧と同じ { }

    "name": "car_rain", "video_path": ".../car_example/car_input.mp4", "prompt": "A driving scene through a modern urban environment, captured from a dashcam inside a vehicle. Heavy rain is falling under a dark overcast sky. ...", "negative_prompt": "Clear sunny weather, dry road, blue sky, bright sunshine, ...", "guidance": 7, "num_steps": 35, "seed": 42, "edge": { "control_weight": 0.35, "preset_edge_threshold": "medium" }, "vis": { "control_weight": 0.24, "preset_blur_strength": "very_high" } guidance・num_steps・seed と edge・vis の設定は 3 本の映像 で共通で、差し替えるのは prompt と negative_prompt だけで ある プロンプト(日本語訳) 車内のダッシュカムから撮影した、近代的な都市部の走 行シーン。暗い曇り空の下で激しい雨が降っている。雨 の筋が視界を横切り、雨粒がフロントガラスに当たる。多 車線の道路は濡れていて、水たまりと濡れた光沢が、 ヘッドライトと、すぐ前方の黒い車の赤いテールランプを 反射している。車のタイヤから水しぶきが上がる。左の歩 道の歩行者は傘を差し、木々の下を足早に歩いている。 ガラス張りの建物は灰色の空を映している。ロードコーン と白い矢印の路面標示は濡れたアスファルト上に見え る。車が交差点に向かって一定の速度で進む間、カメラ は固定されている。 negative_prompt(日本語訳) 晴天、乾いた路面、青空、明るい日差し、くっきりした影、 高い視程
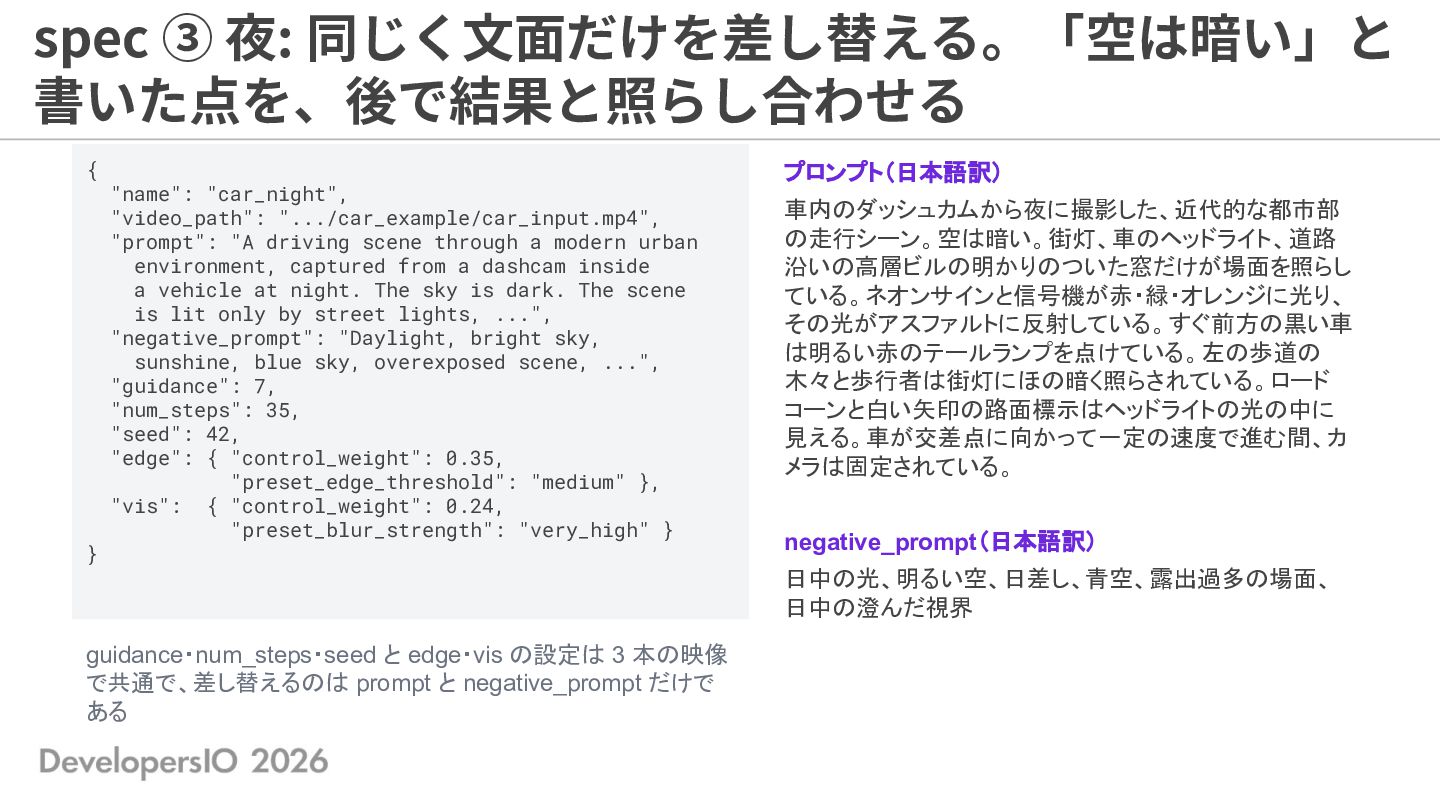
  18. spec ③ 夜: 同じく⽂⾯だけを差し替える。「空は暗い」と 書いた点を、後で結果と照らし合わせる { } "name": "car_night", "video_path":

    ".../car_example/car_input.mp4", "prompt": "A driving scene through a modern urban environment, captured from a dashcam inside a vehicle at night. The sky is dark. The scene is lit only by street lights, ...", "negative_prompt": "Daylight, bright sky, sunshine, blue sky, overexposed scene, ...", "guidance": 7, "num_steps": 35, "seed": 42, "edge": { "control_weight": 0.35, "preset_edge_threshold": "medium" }, "vis": { "control_weight": 0.24, "preset_blur_strength": "very_high" } プロンプト(日本語訳) 車内のダッシュカムから夜に撮影した、近代的な都市部 の走行シーン。空は暗い。街灯、車のヘッドライト、道路 沿いの高層ビルの明かりのついた窓だけが場面を照らし ている。ネオンサインと信号機が赤・緑・オレンジに光り、 その光がアスファルトに反射している。すぐ前方の黒い車 は明るい赤のテールランプを点けている。左の歩道の 木々と歩行者は街灯にほの暗く照らされている。ロード コーンと白い矢印の路面標示はヘッドライトの光の中に 見える。車が交差点に向かって一定の速度で進む間、カ メラは固定されている。 negative_prompt(日本語訳) 日中の光、明るい空、日差し、青空、露出過多の場面、 日中の澄んだ視界 guidance・num_steps・seed と edge・vis の設定は 3 本の映像 で共通で、差し替えるのは prompt と negative_prompt だけで ある
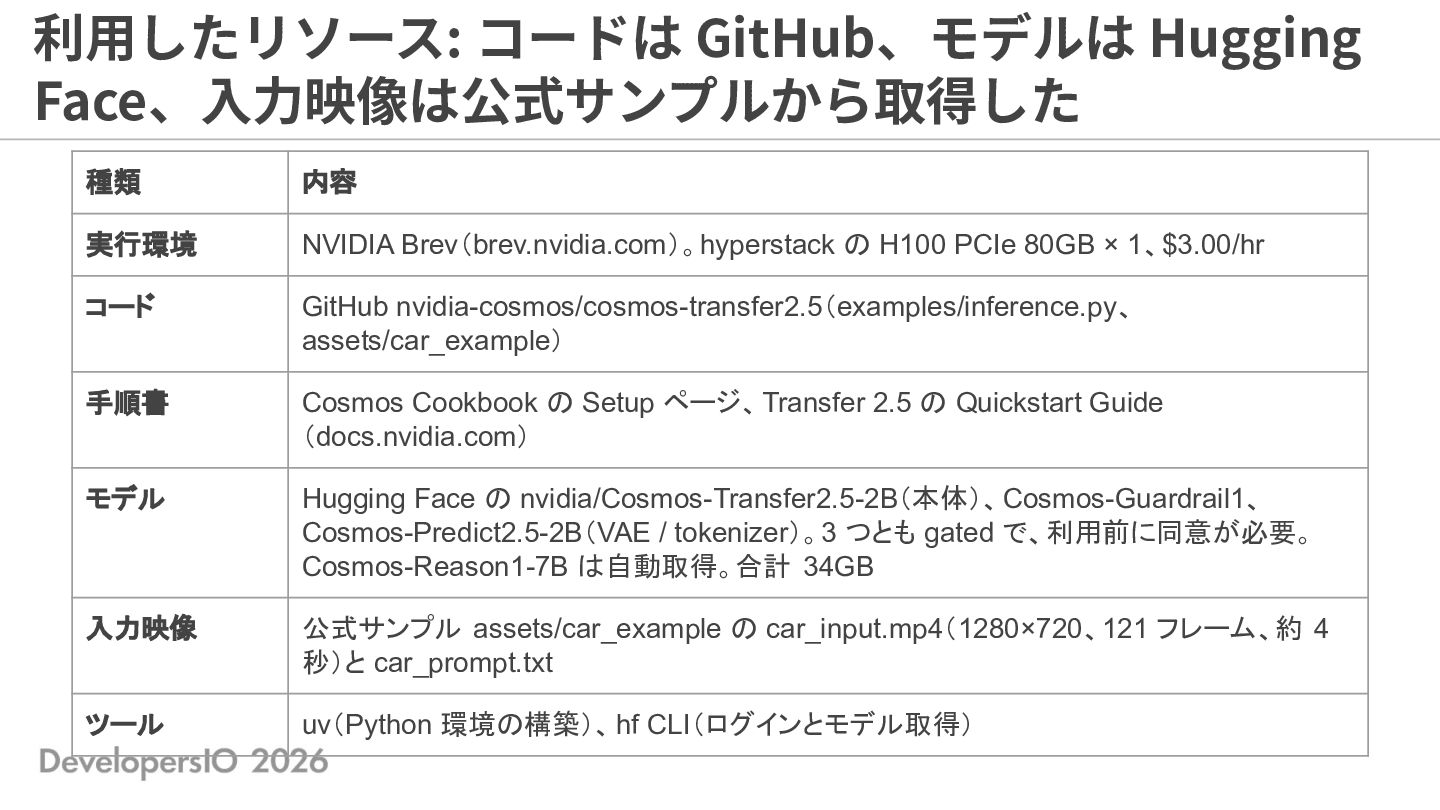
  19. 利⽤したリソース: コードは GitHub、モデルは Hugging Face、⼊⼒映像は公式サンプルから取得した 種類 内容 実行環境 NVIDIA Brev(brev.nvidia.com)。hyperstack

    の H100 PCIe 80GB × 1、$3.00/hr コード GitHub nvidia-cosmos/cosmos-transfer2.5(examples/inference.py、 assets/car_example) 手順書 Cosmos Cookbook の Setup ページ、Transfer 2.5 の Quickstart Guide (docs.nvidia.com) モデル Hugging Face の nvidia/Cosmos-Transfer2.5-2B(本体)、Cosmos-Guardrail1、 Cosmos-Predict2.5-2B(VAE / tokenizer)。3 つとも gated で、利用前に同意が必要。 Cosmos-Reason1-7B は自動取得。合計 34GB 入力映像 公式サンプル assets/car_example の car_input.mp4(1280×720、121 フレーム、約 4 秒)と car_prompt.txt ツール uv(Python 環境の構築)、 hf CLI(ログインとモデル取得)
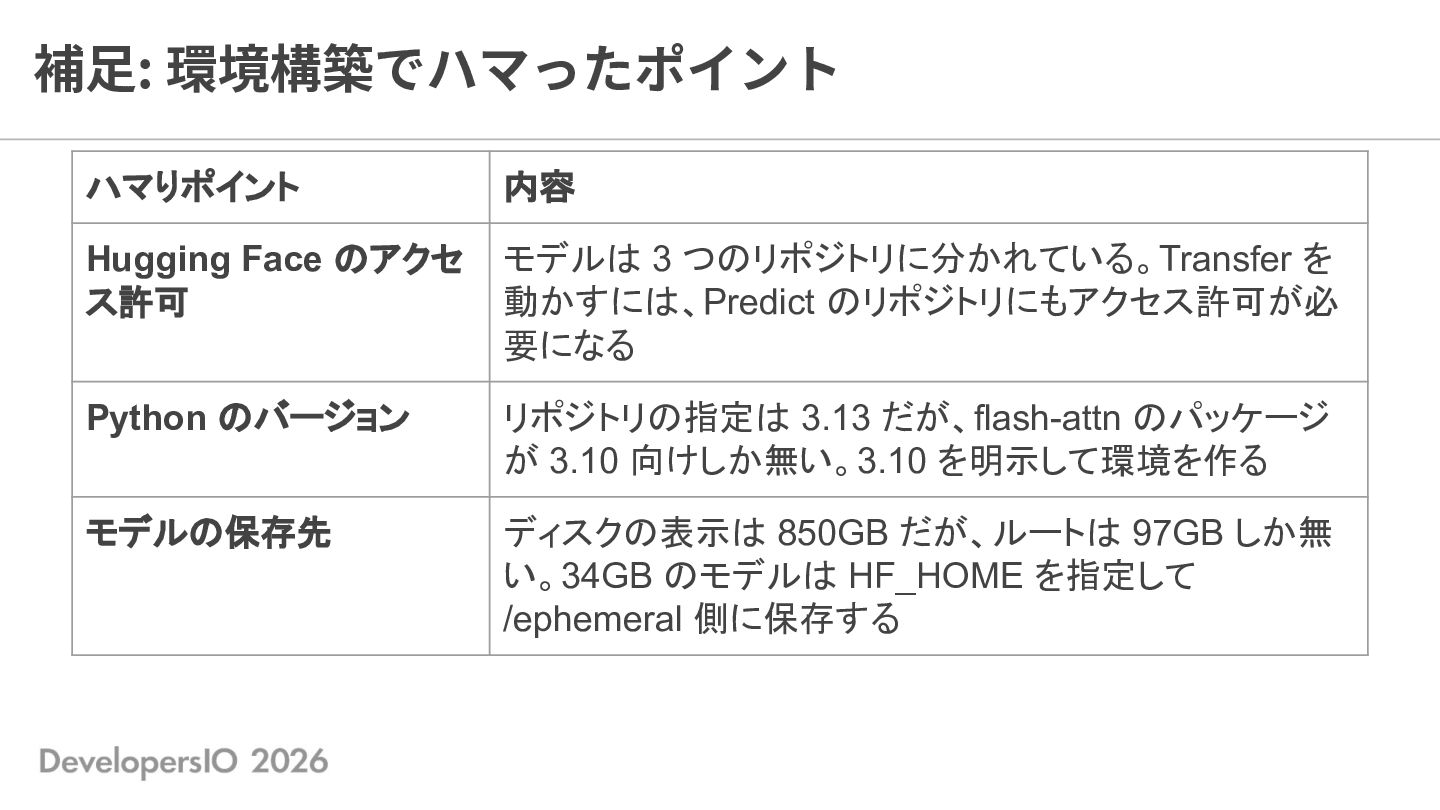
  20. 補⾜: 環境構築でハマったポイント ハマりポイント 内容 Hugging Face のアクセ ス許可 モデルは 3

    つのリポジトリに分かれている。Transfer を 動かすには、Predict のリポジトリにもアクセス許可が必 要になる Python のバージョン リポジトリの指定は 3.13 だが、flash-attn のパッケージ が 3.10 向けしか無い。3.10 を明示して環境を作る モデルの保存先 ディスクの表示は 850GB だが、ルートは 97GB しか無 い。34GB のモデルは HF_HOME を指定して /ephemeral 側に保存する
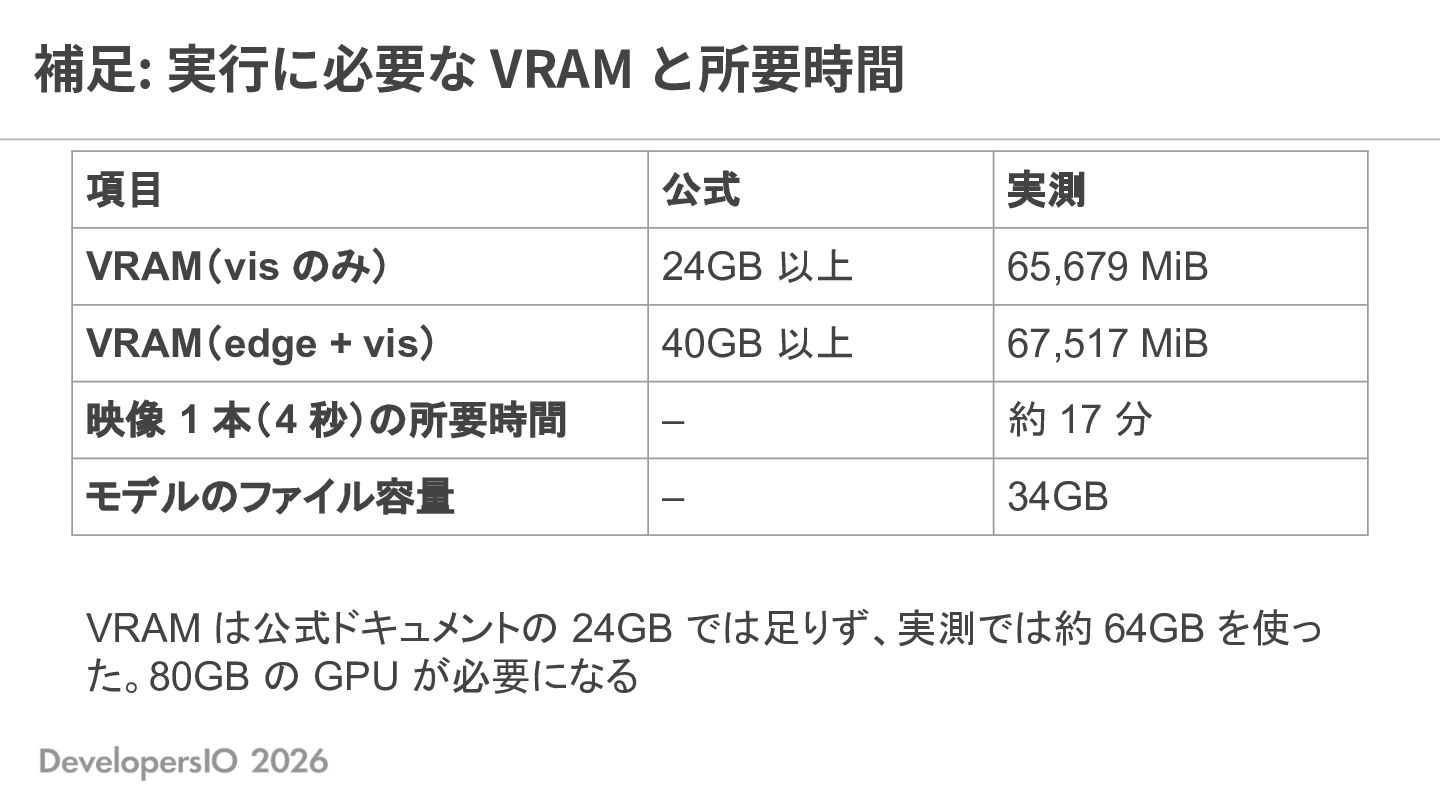
  21. 補⾜: 実⾏に必要な VRAM と所要時間 項目 公式 実測 VRAM(vis のみ) 24GB

    以上 65,679 MiB VRAM(edge + vis) 40GB 以上 67,517 MiB 映像 1 本(4 秒)の所要時間 – 約 17 分 モデルのファイル容量 – 34GB VRAM は公式ドキュメントの 24GB では足りず、実測では約 64GB を使っ た。80GB の GPU が必要になる
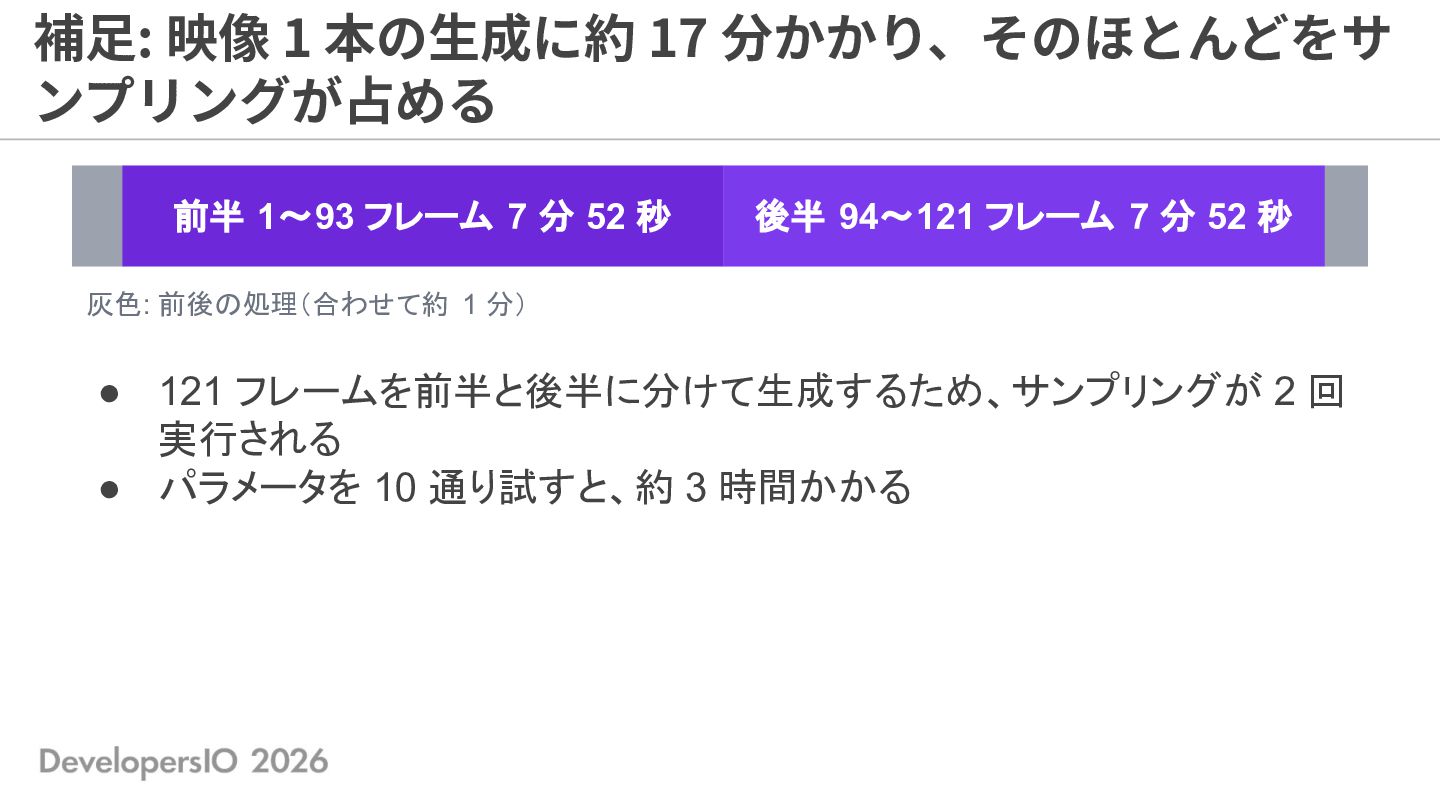
  22. 補⾜: 映像 1 本の⽣成に約 17 分かかり、そのほとんどをサ ンプリングが占める 前半 1〜93 フレーム

    7 分 52 秒 後半 94〜121 フレーム 7 分 52 秒 灰色: 前後の処理(合わせて約 1 分) • 121 フレームを前半と後半に分けて生成するため、サンプリングが 2 回 実行される • パラメータを 10 通り試すと、約 3 時間かかる
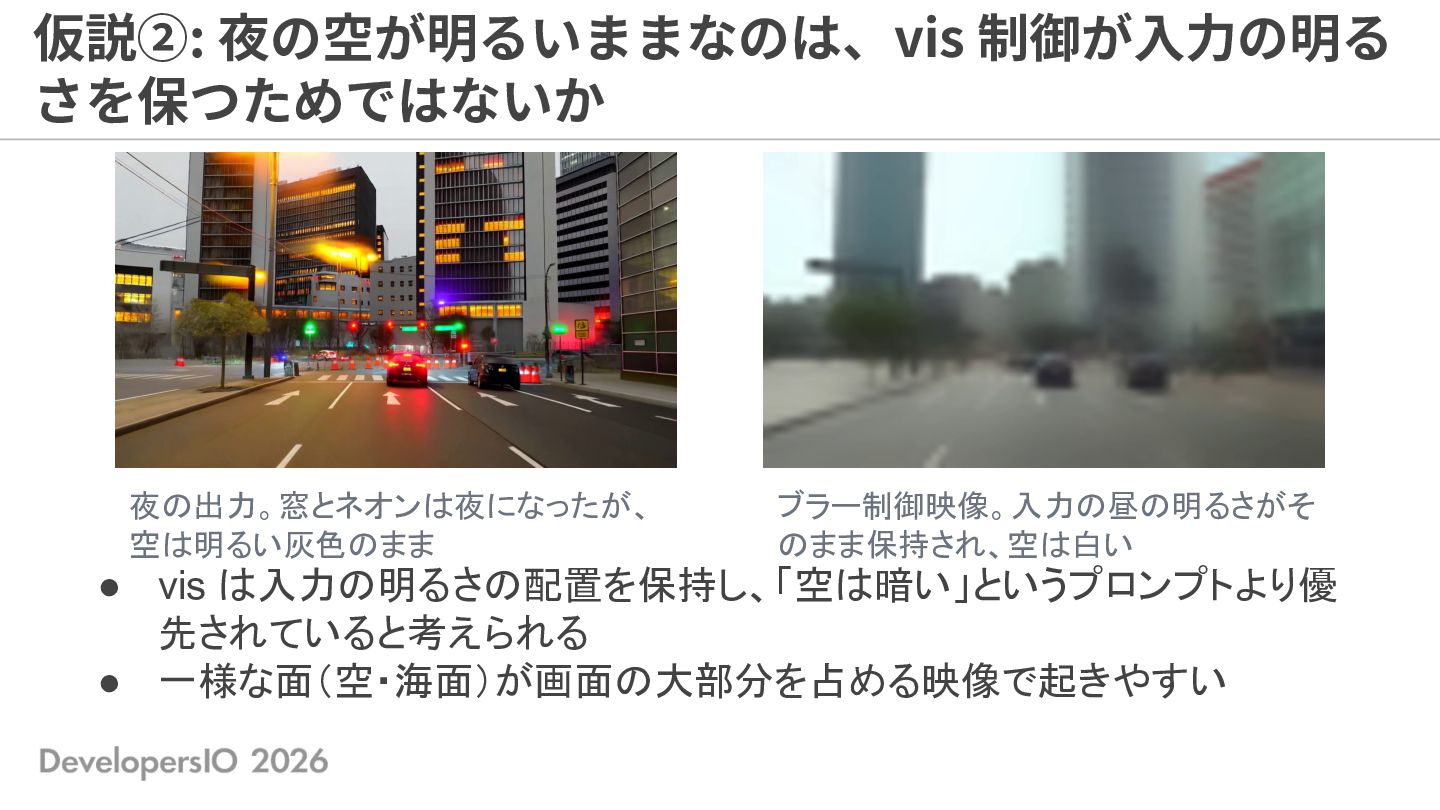
  23. 仮説②: 夜の空が明るいままなのは、vis 制御が⼊⼒の明る さを保つためではないか 夜の出力。窓とネオンは夜になったが、 空は明るい灰色のまま ブラー制御映像。入力の昼の明るさがそ のまま保持され、空は白い • vis

    は入力の明るさの配置を保持し、「空は暗い」というプロンプトより優 先されていると考えられる • 一様な面(空・海面)が画面の大部分を占める映像で起きやすい
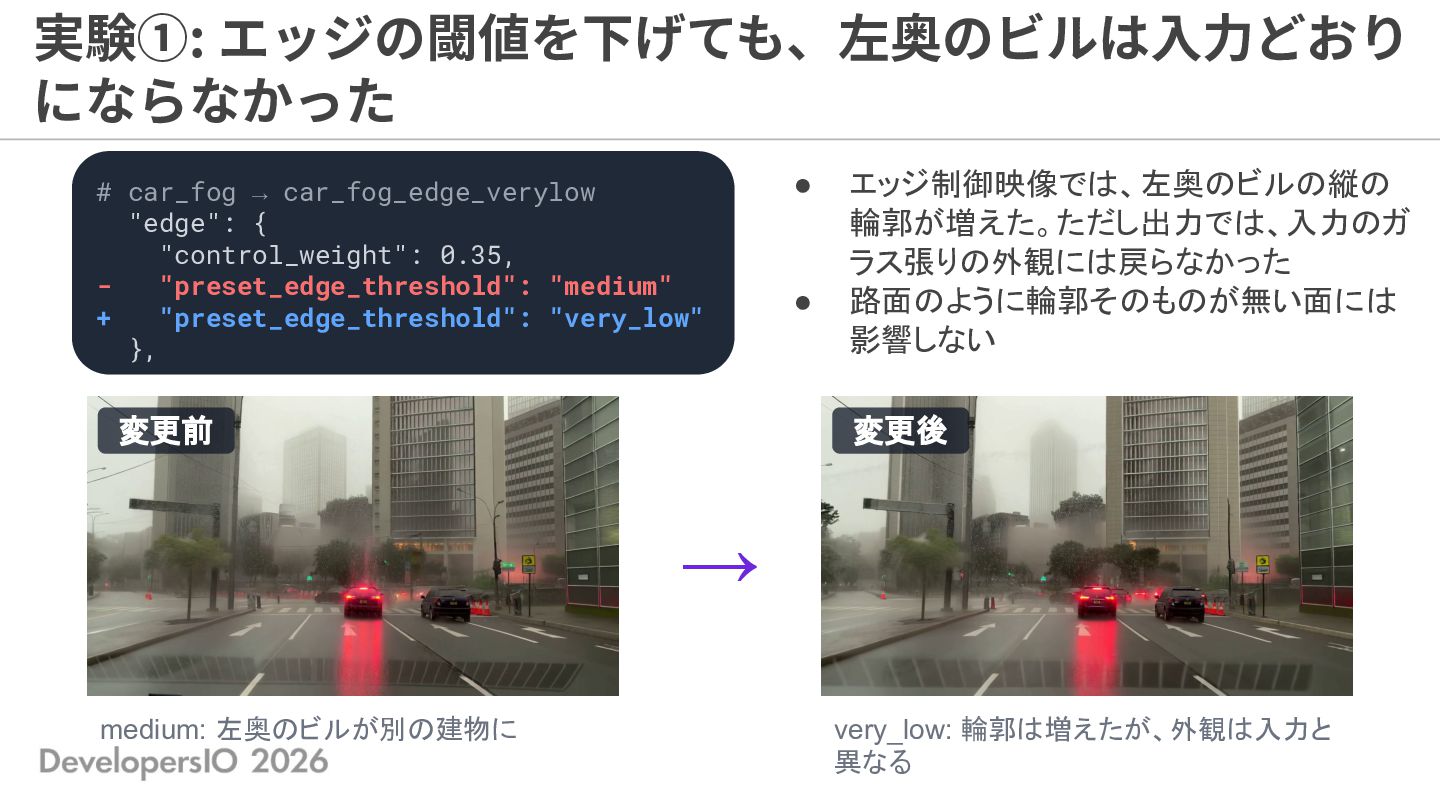
  24. 実験①: エッジの閾値を下げても、左奥のビルは⼊⼒どおり にならなかった # car_fog → car_fog_edge_verylow "edge": { "control_weight":

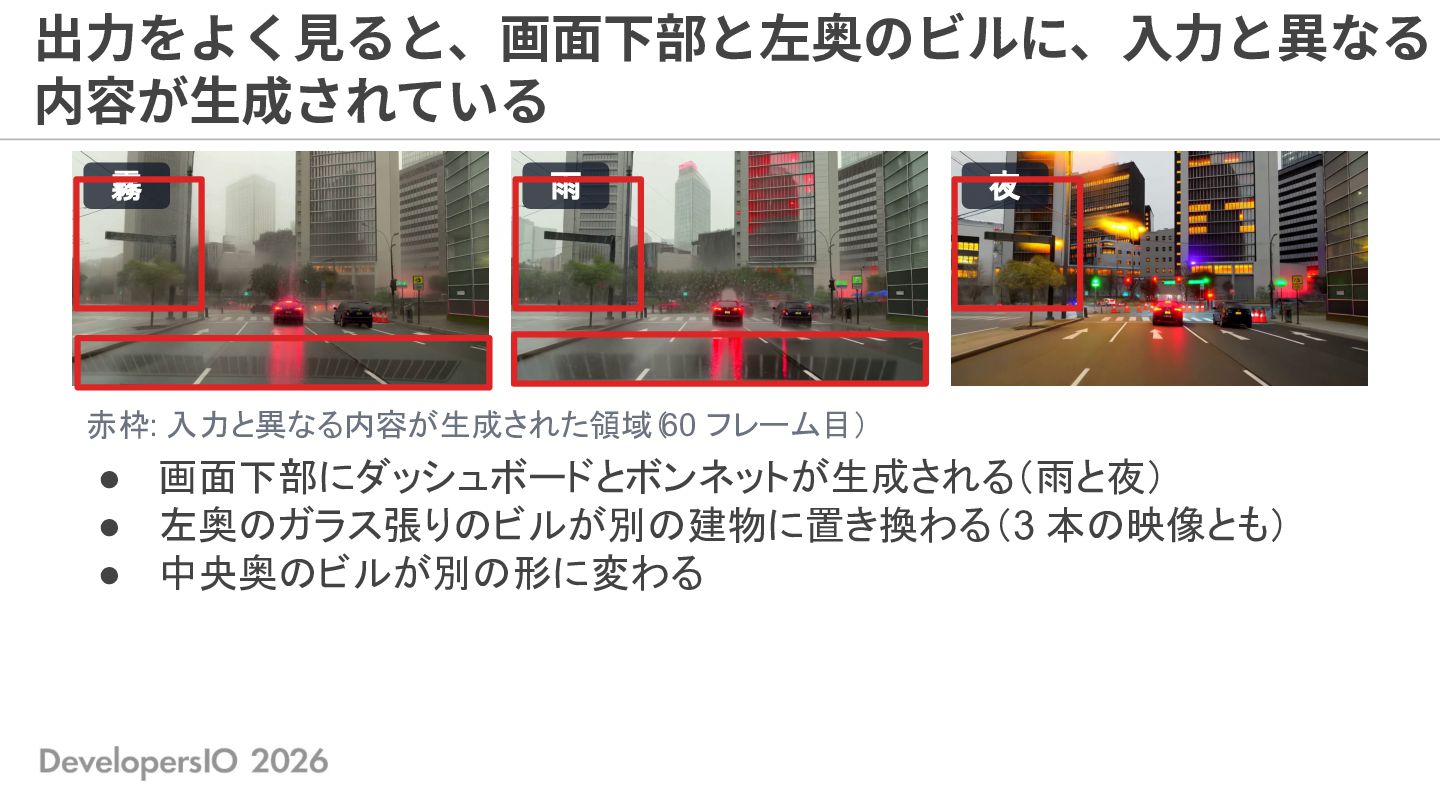
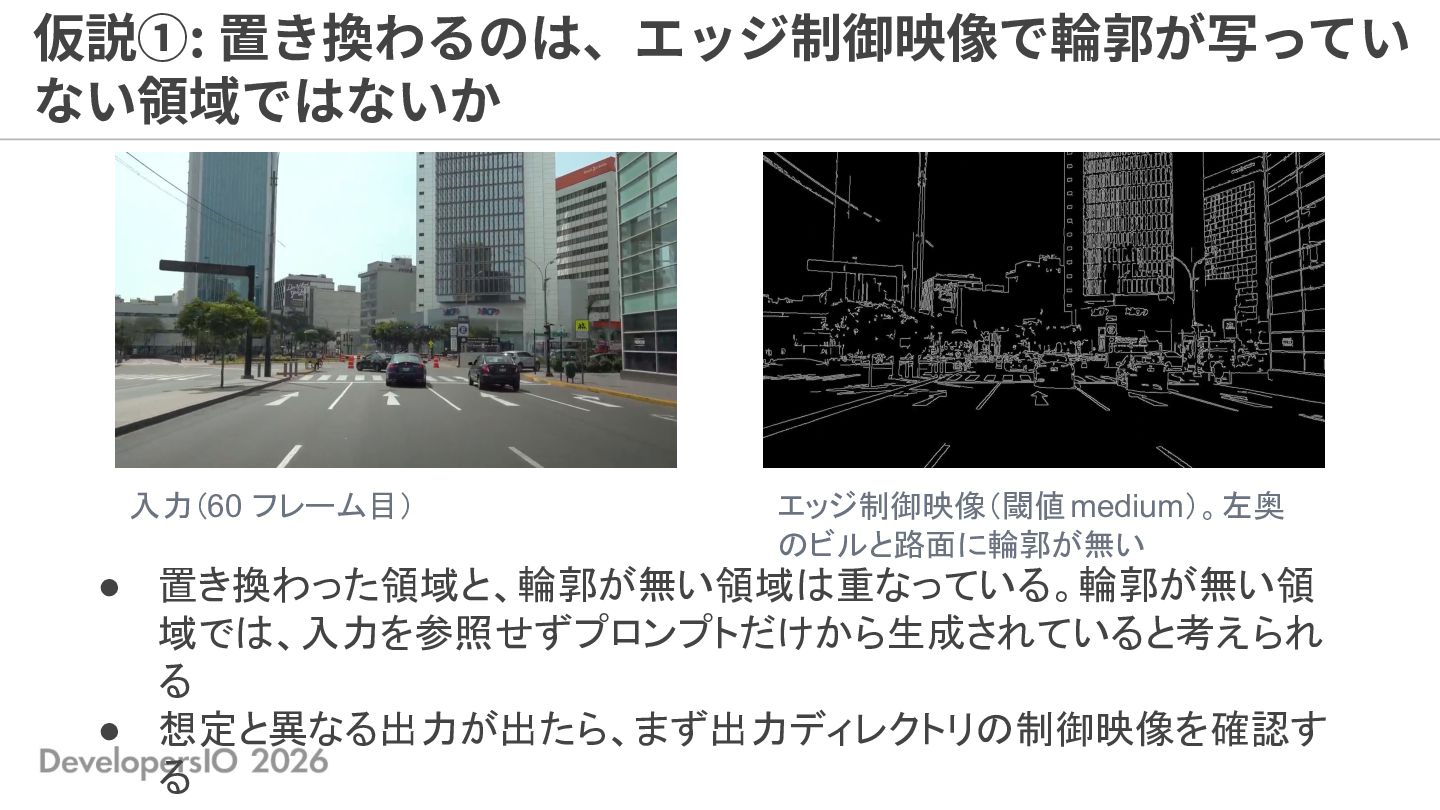
    0.35, "preset_edge_threshold": "medium" + "preset_edge_threshold": "very_low" }, 変更前 • • エッジ制御映像では、左奥のビルの縦の 輪郭が増えた。ただし出力では、入力のガ ラス張りの外観には戻らなかった 路面のように輪郭そのものが無い面には 影響しない 変更後 → medium: 左奥のビルが別の建物に very_low: 輪郭は増えたが、外観は入力と 異なる
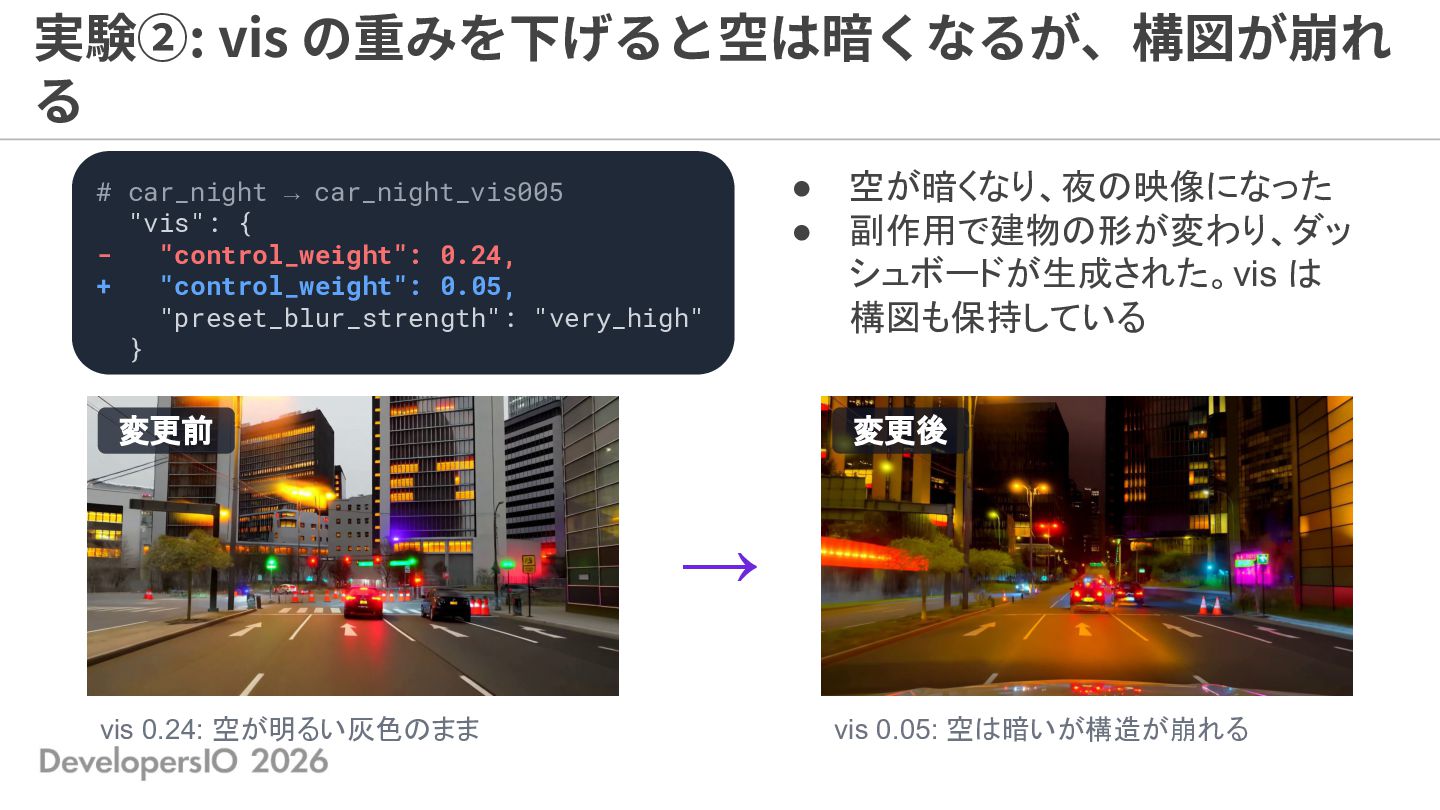
  25. 実験②: vis の重みを下げると空は暗くなるが、構図が崩れ る # car_night → car_night_vis005 "vis": {

    "control_weight": 0.24, + "control_weight": 0.05, "preset_blur_strength": "very_high" } 変更前 • • 空が暗くなり、夜の映像になった 副作用で建物の形が変わり、ダッ シュボードが生成された。vis は 構図も保持している 変更後 → vis 0.24: 空が明るい灰色のまま vis 0.05: 空は暗いが構造が崩れる
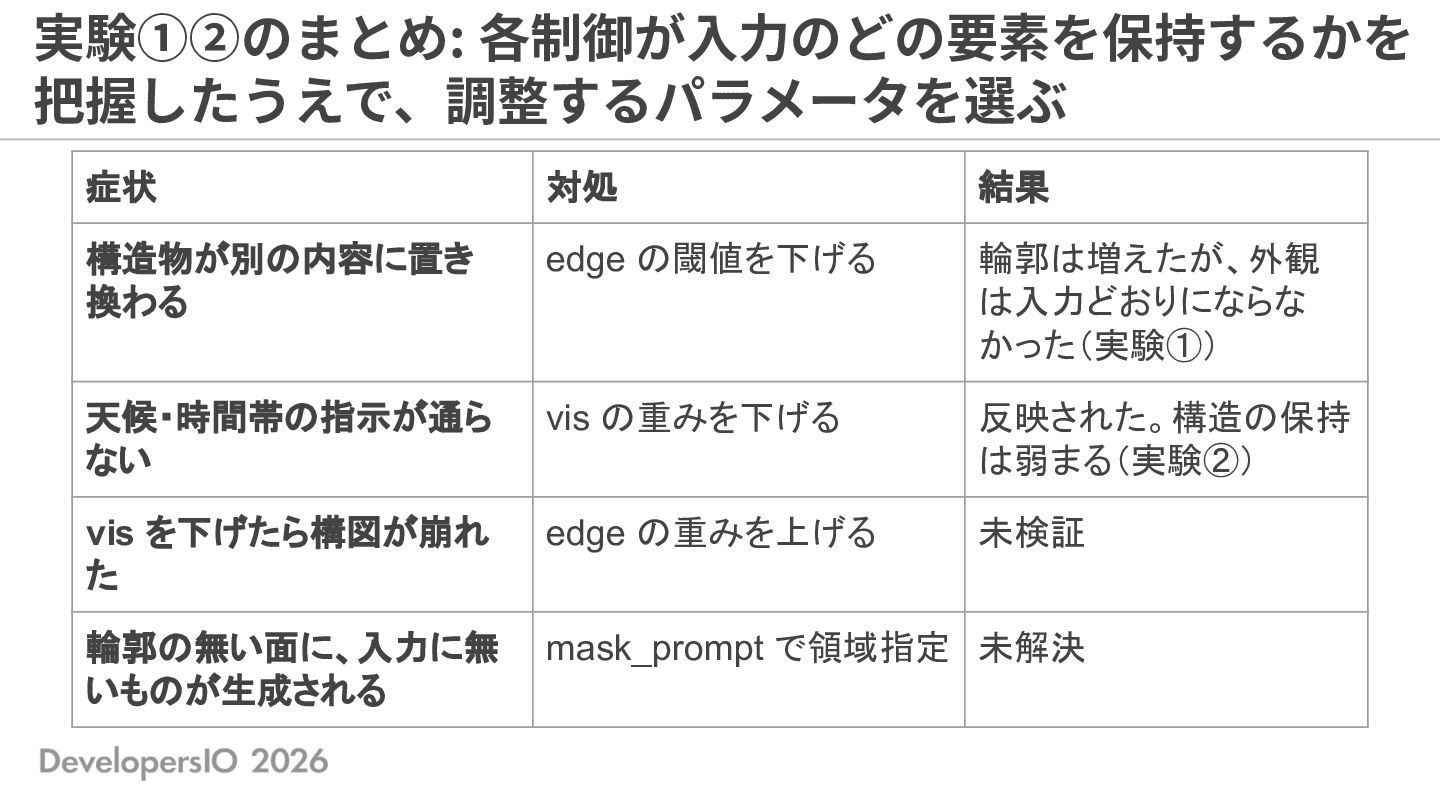
  26. 実験①②のまとめ: 各制御が⼊⼒のどの要素を保持するかを 把握したうえで、調整するパラメータを選ぶ 症状 対処 結果 構造物が別の内容に置き 換わる edge の閾値を下げる

    輪郭は増えたが、外観 は入力どおりにならな かった(実験①) 天候・時間帯の指示が通ら ない vis の重みを下げる 反映された。構造の保持 は弱まる(実験②) vis を下げたら構図が崩れ た edge の重みを上げる 未検証 輪郭の無い面に、入力に無 いものが生成される mask_prompt で領域指定 未解決
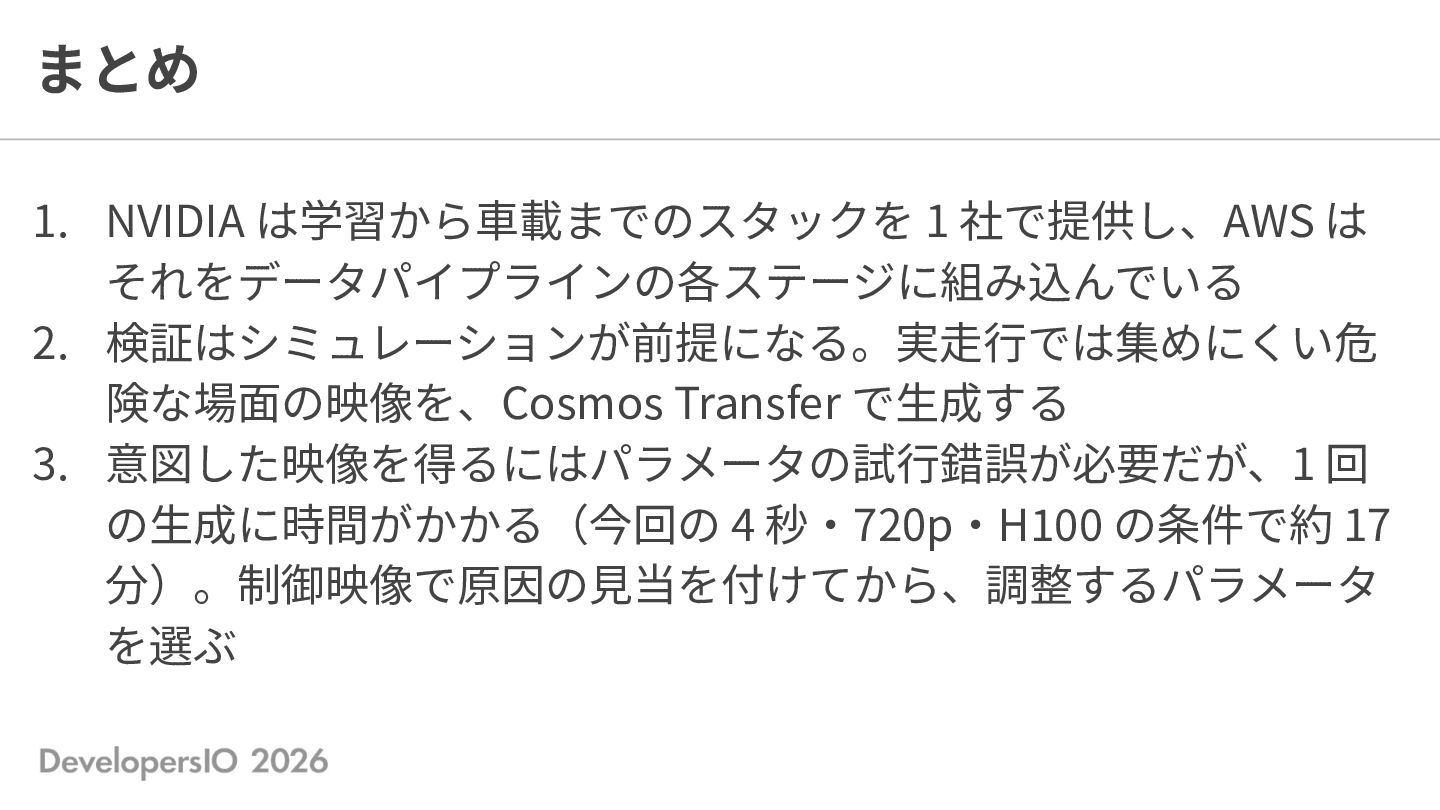
  27. まとめ 1. NVIDIA は学習から⾞載までのスタックを 1 社で提供し、AWS は それをデータパイプラインの各ステージに組み込んでいる 2. 検証はシミュレーションが前提になる。実⾛⾏では集めにくい危

    険な場⾯の映像を、Cosmos Transfer で⽣成する 3. 意図した映像を得るにはパラメータの試⾏錯誤が必要だが、1 回 の⽣成に時間がかかる(今回の 4 秒‧720p‧H100 の条件で約 17 分)。制御映像で原因の⾒当を付けてから、調整するパラメータ を選ぶ
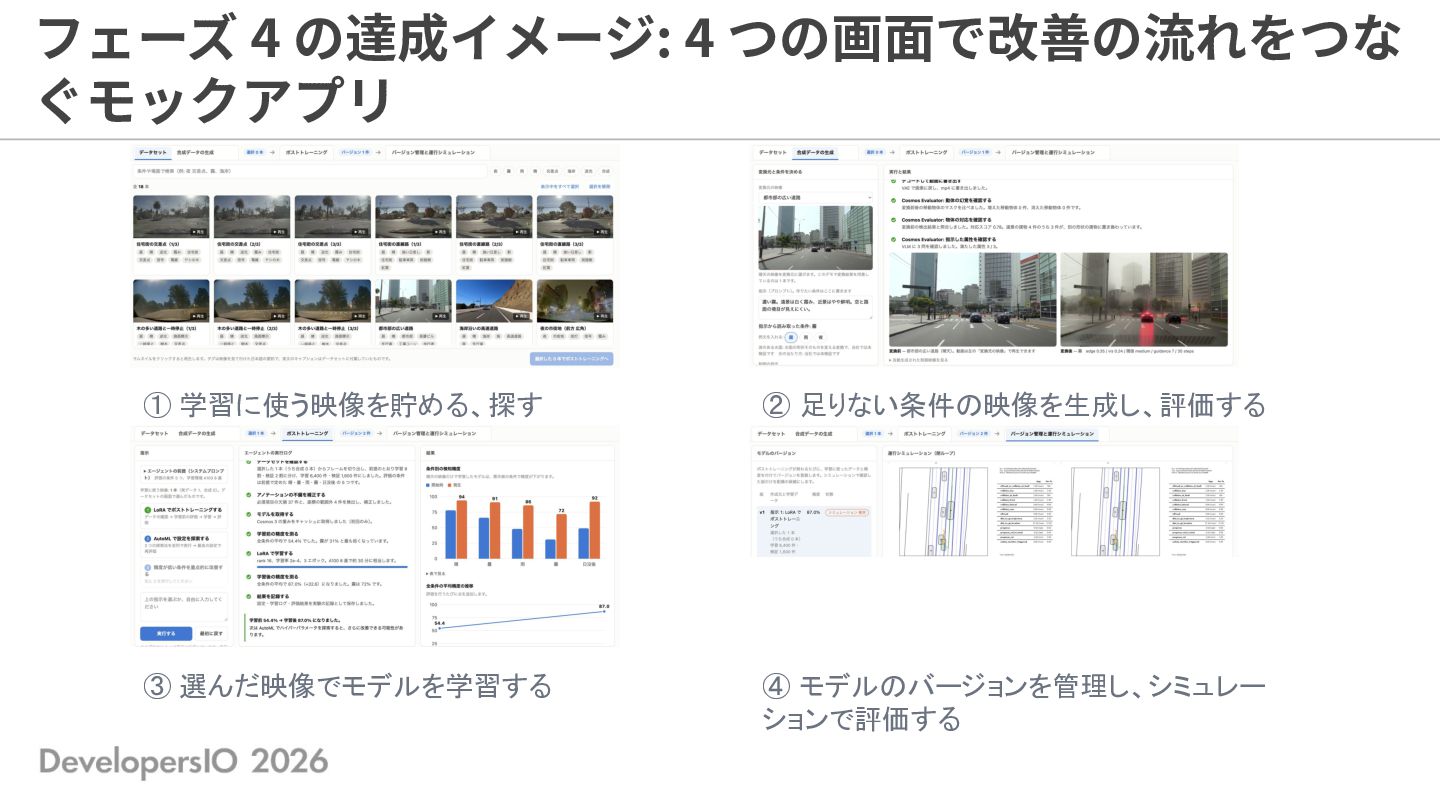
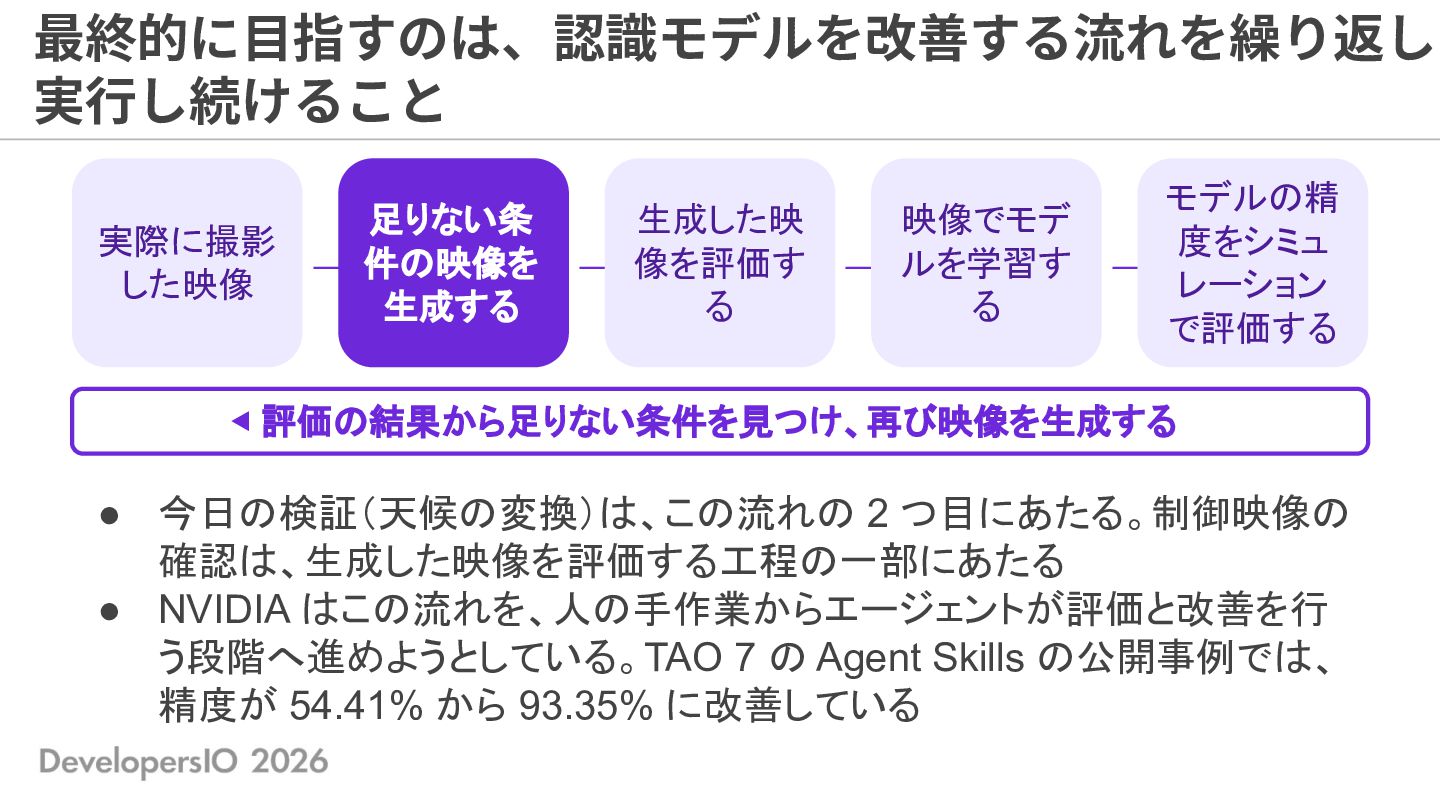
  28. 最終的に⽬指すのは、認識モデルを改善する流れを繰り返し 実⾏し続けること 足りない条 実際に撮影 → 件の映像を した映像 生成する 生成した映 →

    像を評価す る 映像でモデ → ルを学習す る モデルの精 度をシミュ → レーション で評価する ◀ 評価の結果から足りない条件を見つけ、再び映像を生成する • 今日の検証(天候の変換)は、この流れの 2 つ目にあたる。制御映像の 確認は、生成した映像を評価する工程の一部にあたる • NVIDIA はこの流れを、人の手作業からエージェントが評価と改善を行 う段階へ進めようとしている。TAO 7 の Agent Skills の公開事例では、 精度が 54.41% から 93.35% に改善している
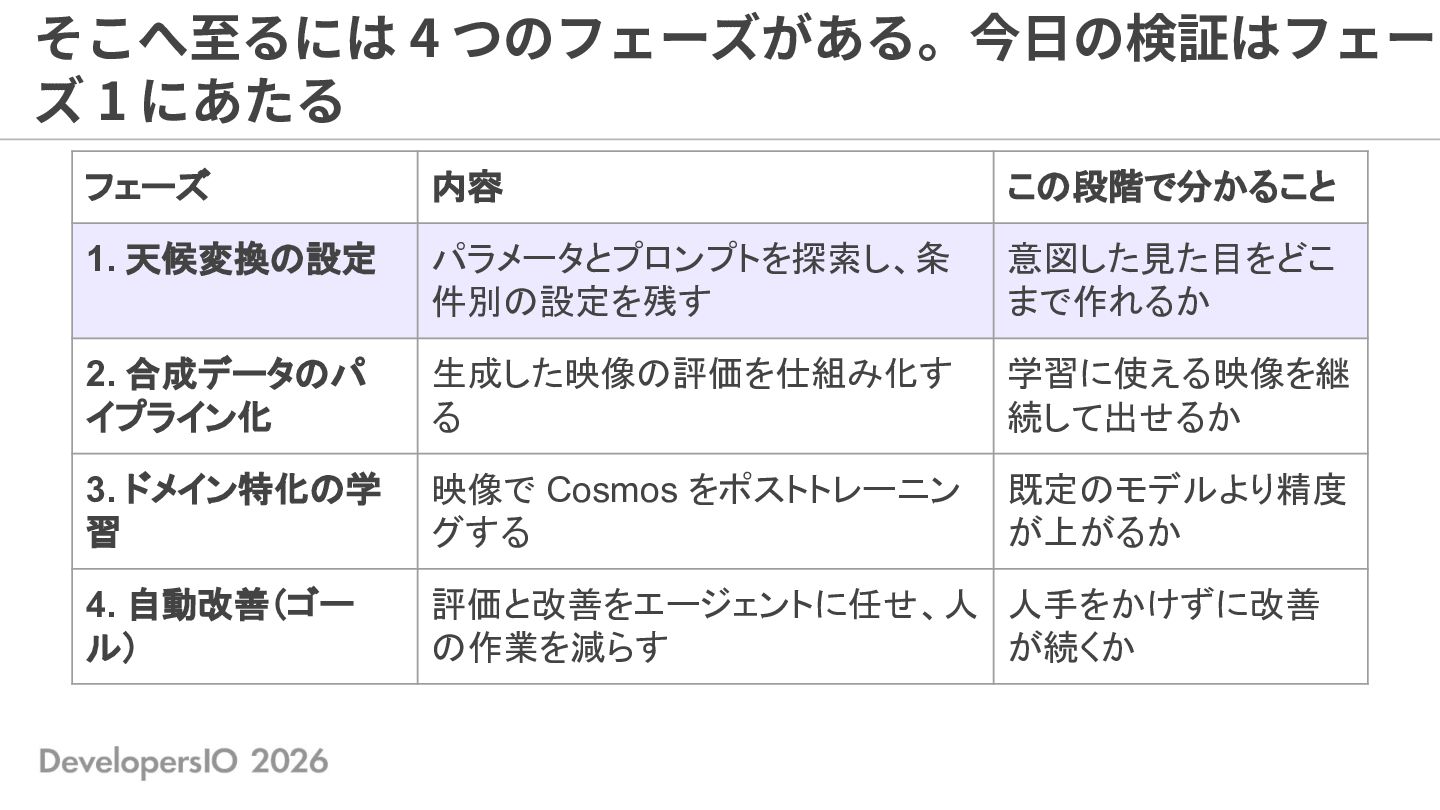
  29. そこへ⾄るには 4 つのフェーズがある。今⽇の検証はフェー ズ 1 にあたる フェーズ 内容 この段階で分かること 1.

    天候変換の設定 パラメータとプロンプトを探索し、条 件別の設定を残す 意図した見た目をどこ まで作れるか 2. 合成データのパ イプライン化 生成した映像の評価を仕組み化す る 学習に使える映像を継 続して出せるか 3. ドメイン特化の学 習 映像で Cosmos をポストトレーニン グする 既定のモデルより精度 が上がるか 4. 自動改善(ゴー ル) 評価と改善をエージェントに任せ、人 人手をかけずに改善 の作業を減らす が続くか
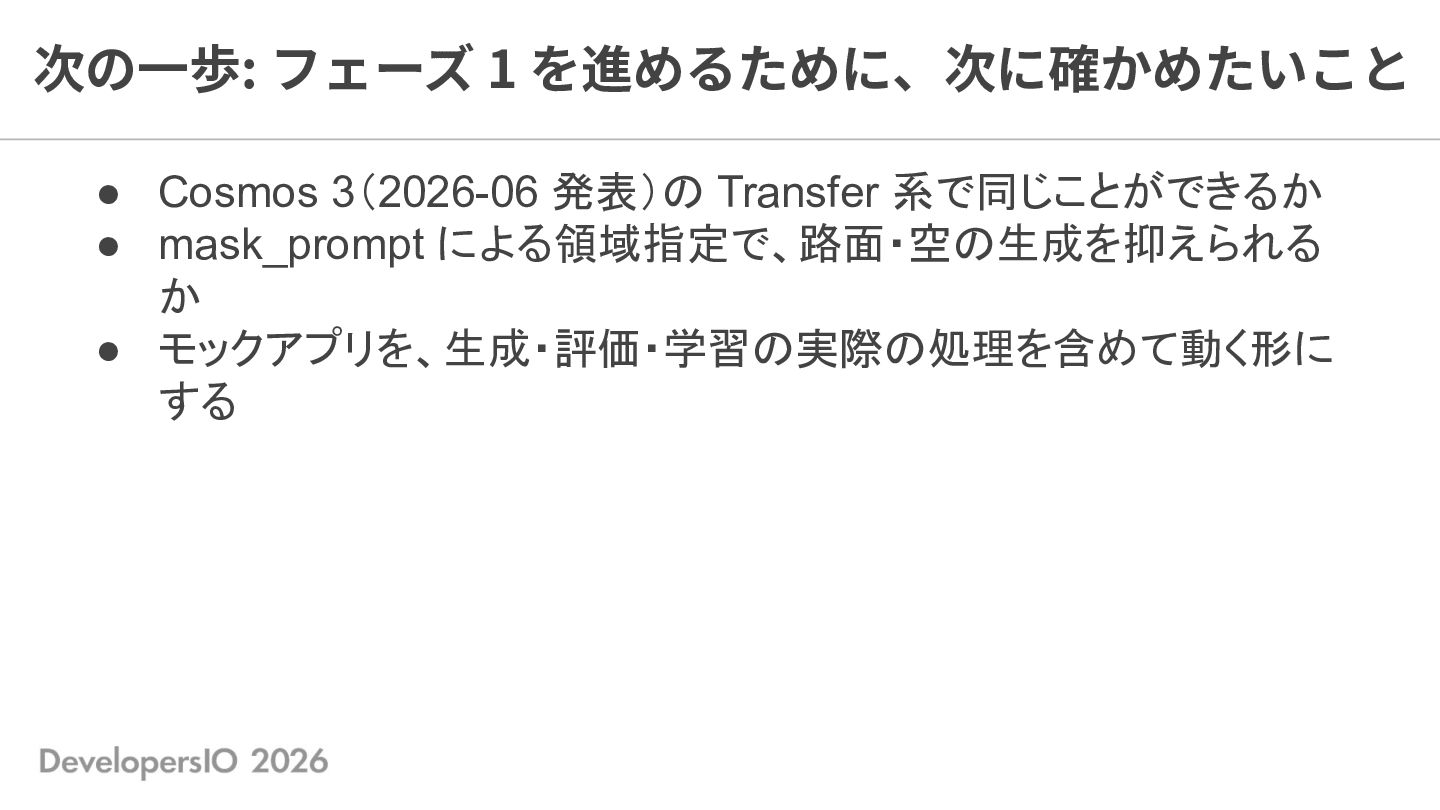
  30. 次の⼀歩: フェーズ 1 を進めるために、次に確かめたいこと • Cosmos 3(2026-06 発表)の Transfer 系で同じことができるか

    • mask_prompt による領域指定で、路面・空の生成を抑えられる か • モックアプリを、生成・評価・学習の実際の処理を含めて動く形に する