Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Physical computing with GPIO Zero - oggcamp
Search
Ben Nuttall
November 01, 2015
Programming
380
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Physical computing with GPIO Zero - oggcamp
Presentation given at oggcamp 2015 on the new GPIO Zero Python library
Ben Nuttall
November 01, 2015
More Decks by Ben Nuttall
See All by Ben Nuttall
Numeronyms are obnoxious
bennuttall
1
740
Live Highlights in BBC iPlayer
bennuttall
0
180
Rapid prototyping in BBC News with Python and AWS
bennuttall
0
250
Rapid prototyping in BBC News with Python and AWS
bennuttall
0
180
Running a Python Package Index for Raspberry Pi
bennuttall
0
210
From Acorns to Raspberries
bennuttall
0
180
Innovation in the newsroom
bennuttall
0
240
Innovation in the newsroom - MOS Running Order Manager
bennuttall
0
260
How to market your open source project
bennuttall
0
300
Other Decks in Programming
See All in Programming
速習iPhone Duo対応
yuukiw00w
1
660
Intent as Code
shoppingjaws
6
1k
WebMCP Challenge に星空観察アプリで参加した話
okajun35
0
180
速く作れる。その次は、速く確かめられる開発へ 〜AIネイティブ開発を支える、Shift Down〜 / Can build fast. Next, moving to development where we can verify fast.
rkaga
5
3.4k
Vibes Containers 〜AIで変わるコンテナ設計と運用〜
tkikuc
3
550
UnityでSystem.Net.WebSocketsなWebSocketサーバが動かないのでUnity Monoのコードを覗いてみた / about implementing websocket server with unity mono
drumath2237
1
190
一人だけ、Kiroが静止する日
hideg
0
120
C#の現在地 進化の歴史と、AI時代の.NET Everywhere
neuecc
4
2.8k
Jetpack Compose メカニズム
skydoves
0
450
Streamlitで実現する自然言語データアプリ開発
ayumu_yamaguchi
1
290
数年滞っていたダークモード対応をおよそ2週間で完了させる
chigichan24
0
730
大喜利で理解するLLM as a Judge / Understanding LLM-as-a-Judge through Ogiri
rockname
0
150
Featured
See All Featured
Art, The Web, and Tiny UX
lynnandtonic
304
22k
Have SEOs Ruined the Internet? - User Awareness of SEO in 2025
akashhashmi
0
500
Improving Core Web Vitals using Speculation Rules API
sergeychernyshev
21
1.6k
Creating an realtime collaboration tool: Agile Flush - .NET Oxford
marcduiker
35
2.6k
Making the Leap to Tech Lead
cromwellryan
135
10k
DBのスキルで生き残る技術 - AI時代におけるテーブル設計の勘所
soudai
PRO
68
57k
ピンチをチャンスに:未来をつくるプロダクトロードマップ #pmconf2020
aki_iinuma
128
56k
Leveraging Curiosity to Care for An Aging Population
cassininazir
1
500
Self-Hosted WebAssembly Runtime for Runtime-Neutral Checkpoint/Restore in Edge–Cloud Continuum
chikuwait
0
810
Building an army of robots
kneath
307
46k
実際に使うSQLの書き方 徹底解説 / pgcon21j-tutorial
soudai
PRO
203
76k
BBQ
matthewcrist
89
10k
Transcript
Physical computing with GPIO Zero Ben Nuttall Raspberry Pi Foundation
UK Charity 1129409
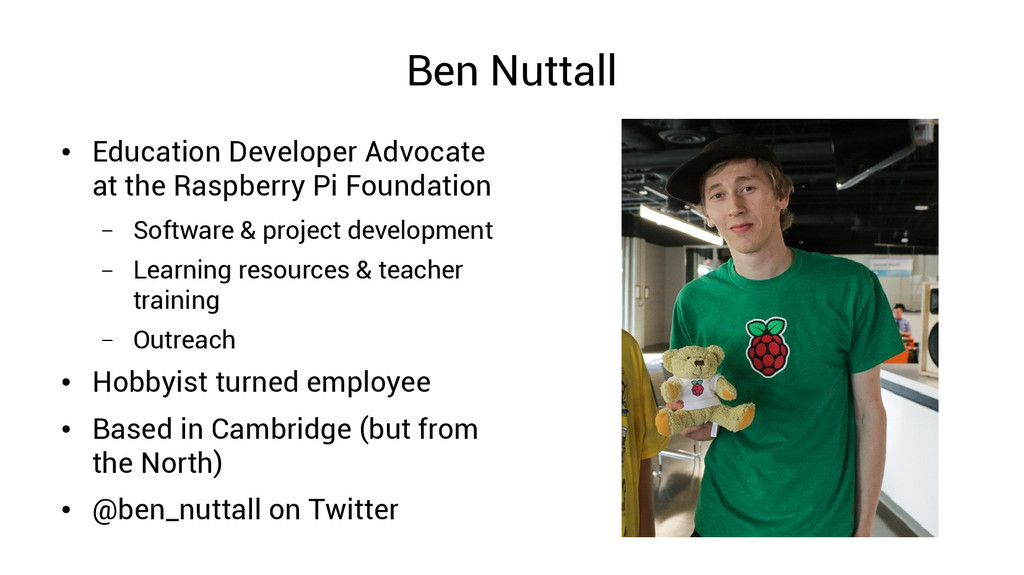
Ben Nuttall • Education Developer Advocate at the Raspberry Pi
Foundation – Software & project development – Learning resources & teacher training – Outreach • Hobbyist turned employee • Based in Cambridge (but from the North) • @ben_nuttall on Twitter
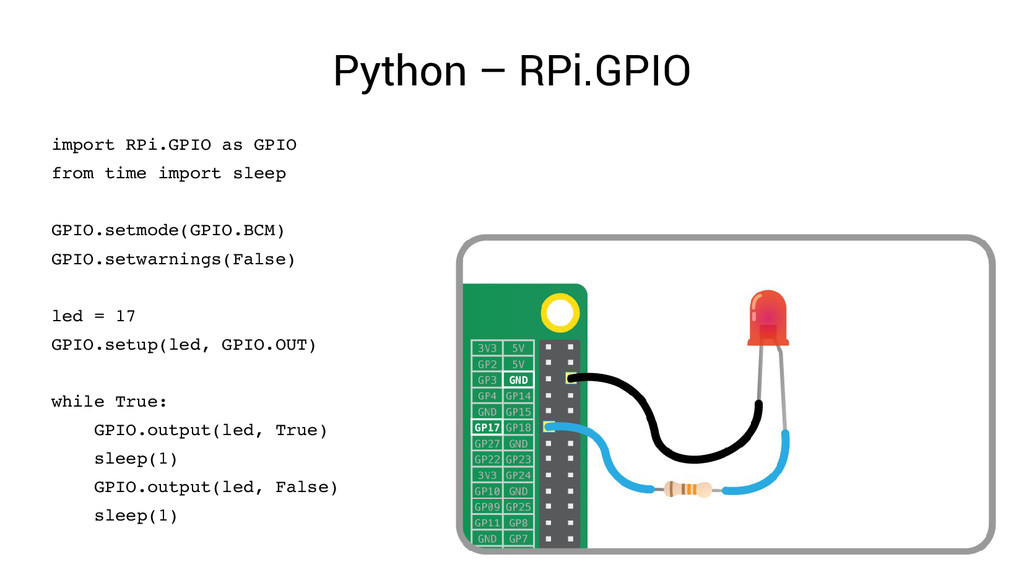
Python – RPi.GPIO import RPi.GPIO as GPIO from time import
sleep GPIO.setmode(GPIO.BCM) GPIO.setwarnings(False) led = 17 GPIO.setup(led, GPIO.OUT) while True: GPIO.output(led, True) sleep(1) GPIO.output(led, False) sleep(1)
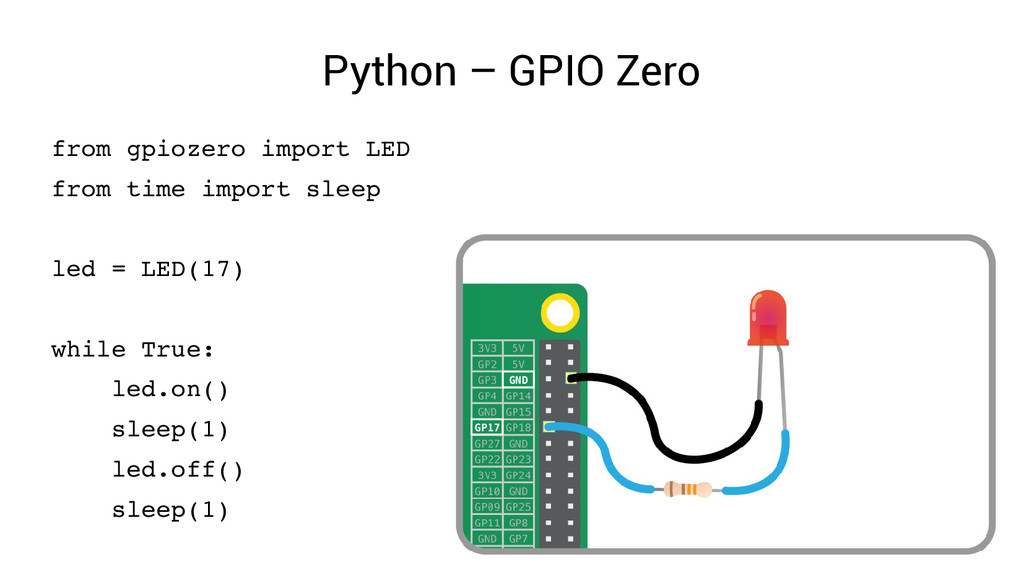
Python – GPIO Zero from gpiozero import LED from time
import sleep led = LED(17) while True: led.on() sleep(1) led.off() sleep(1)
LED from gpiozero import LED from time import sleep led
= LED(17) led.on() # on led.off() # off led.toggle() # on>off or off>on led.blink() # flash on/off continuously
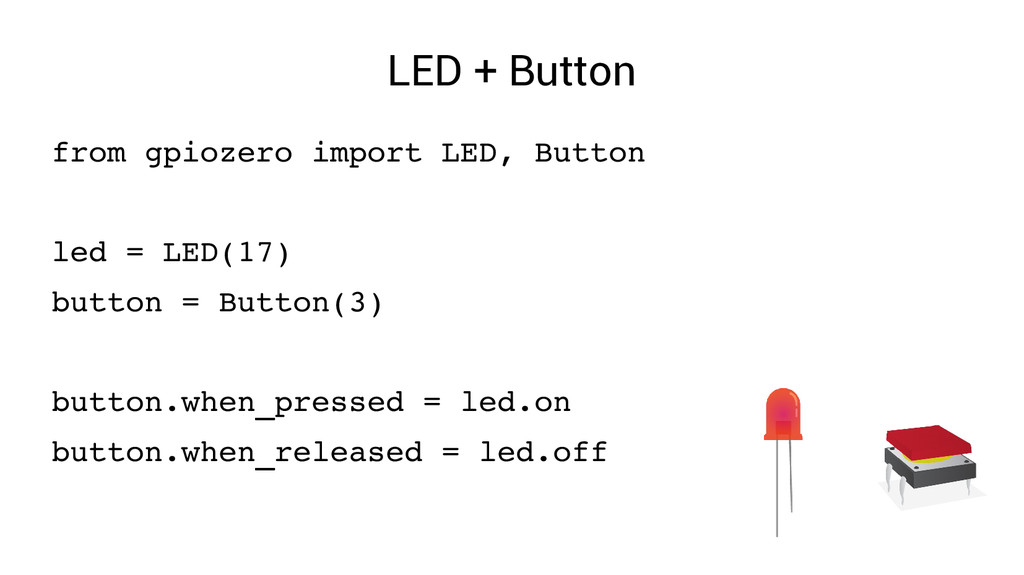
LED + Button from gpiozero import LED, Button led =
LED(17) button = Button(3) button.when_pressed = led.on button.when_released = led.off
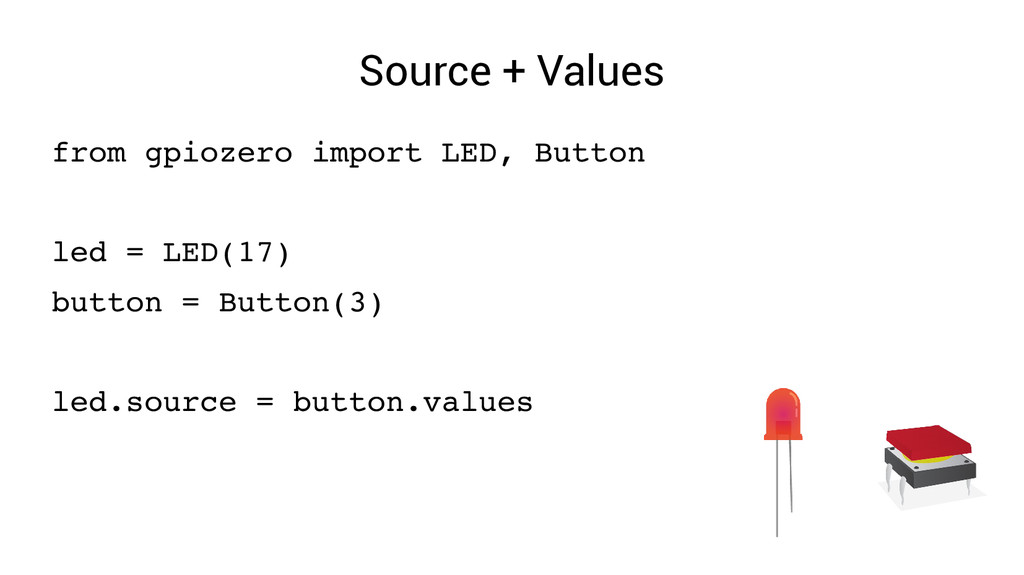
Source + Values from gpiozero import LED, Button led =
LED(17) button = Button(3) led.source = button.values
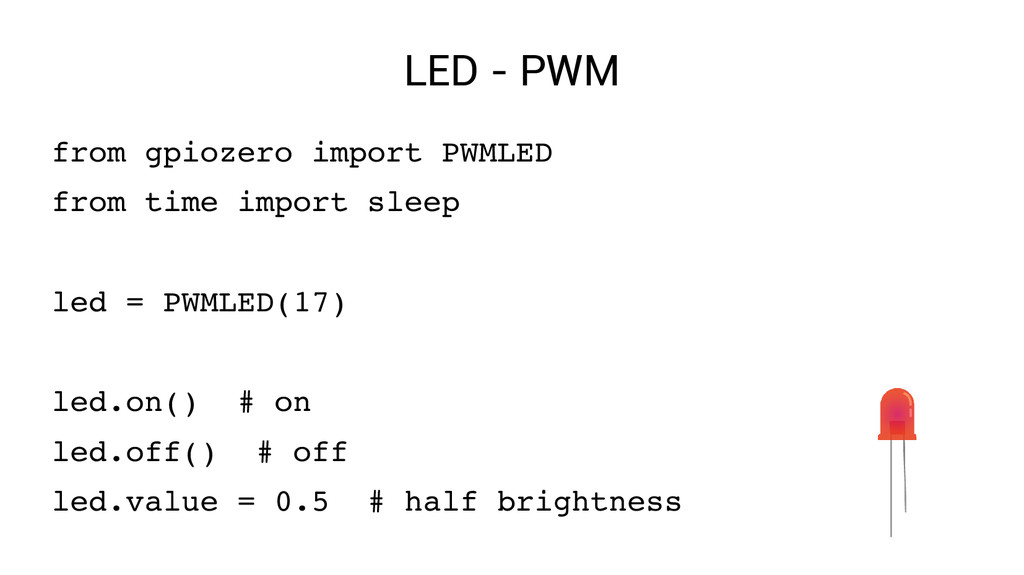
LED - PWM from gpiozero import PWMLED from time import
sleep led = PWMLED(17) led.on() # on led.off() # off led.value = 0.5 # half brightness
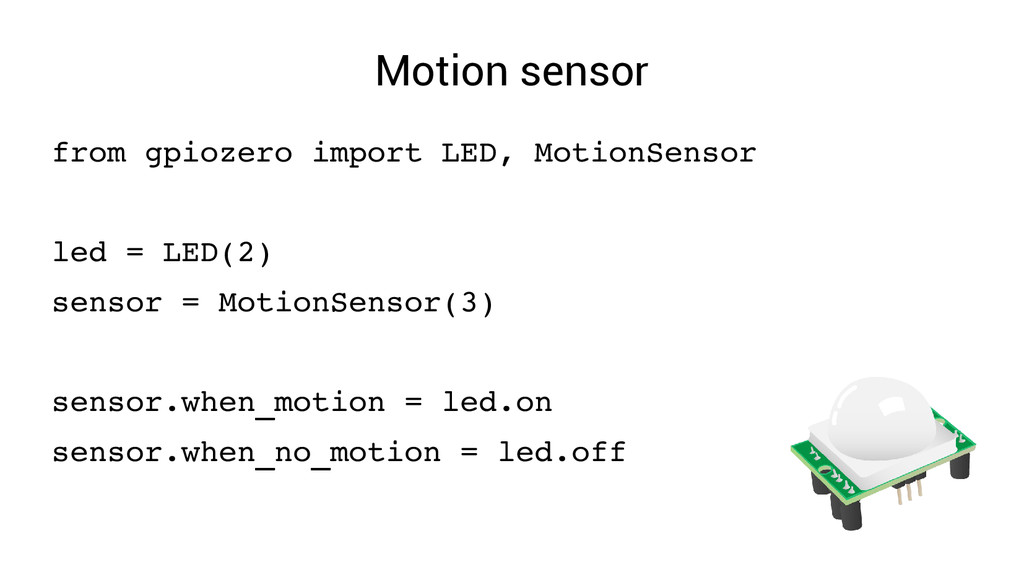
Motion sensor from gpiozero import LED, MotionSensor led = LED(2)
sensor = MotionSensor(3) sensor.when_motion = led.on sensor.when_no_motion = led.off
Light sensor from gpiozero import LED, LightSensor led = LED(2)
sensor = LightSensor(3) while True: sensor.wait_for_light() print("It's light!") sensor.wait_for_dark() print("It's dark")
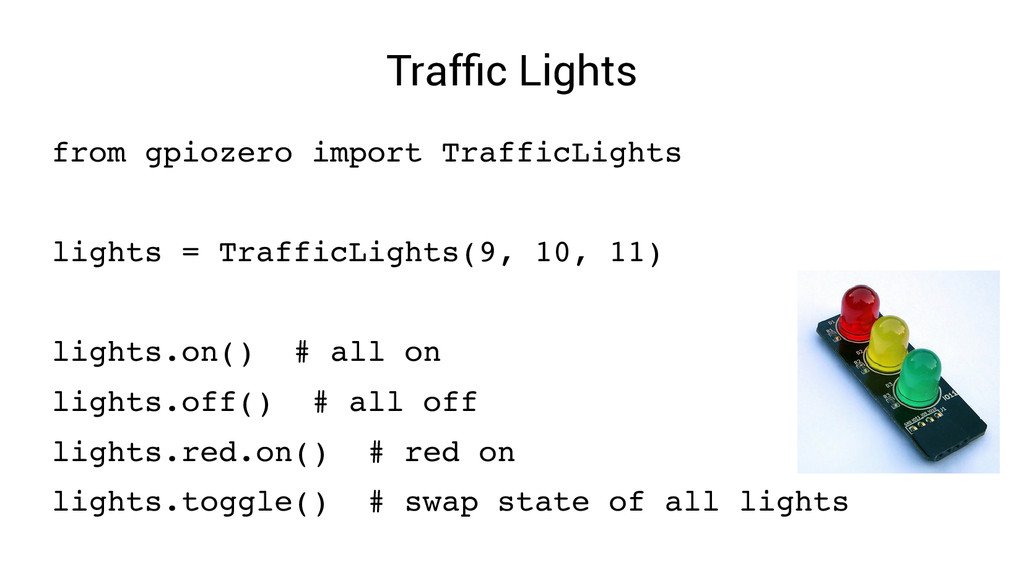
Traffic Lights from gpiozero import TrafficLights lights = TrafficLights(9, 10,
11) lights.on() # all on lights.off() # all off lights.red.on() # red on lights.toggle() # swap state of all lights
Traffic Lights sequence lights.green.on() lights.amber.off() lights.red.off() while True: sleep(10) lights.green.off()
lights.amber.on() sleep(1) lights.amber.off() lights.red.on() sleep(10) lights.amber.on() sleep(1) lights.green.on() lights.amber.off() lights.red.off()
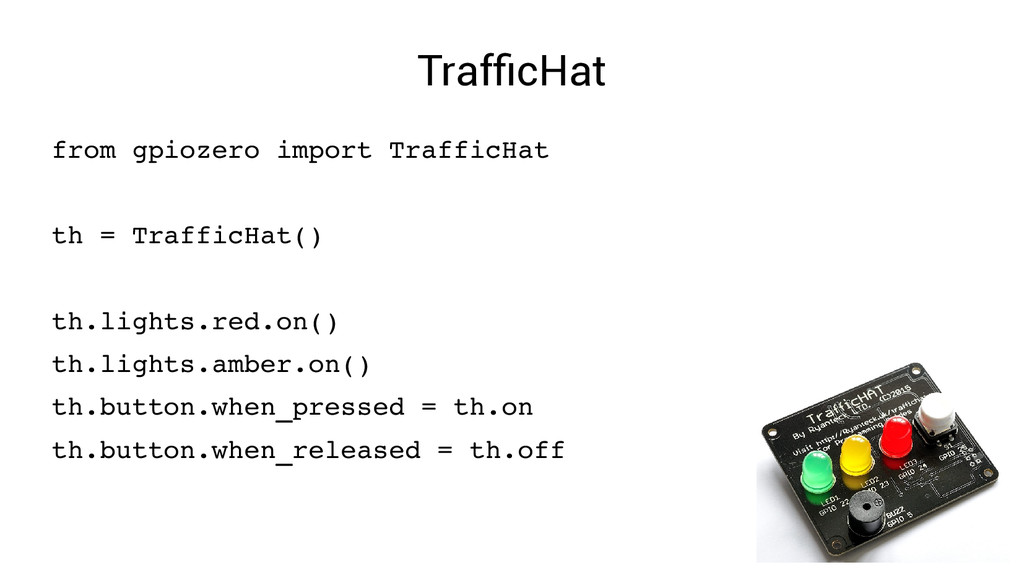
TrafficHat from gpiozero import TrafficHat th = TrafficHat() th.lights.red.on() th.lights.amber.on()
th.button.when_pressed = th.on th.button.when_released = th.off
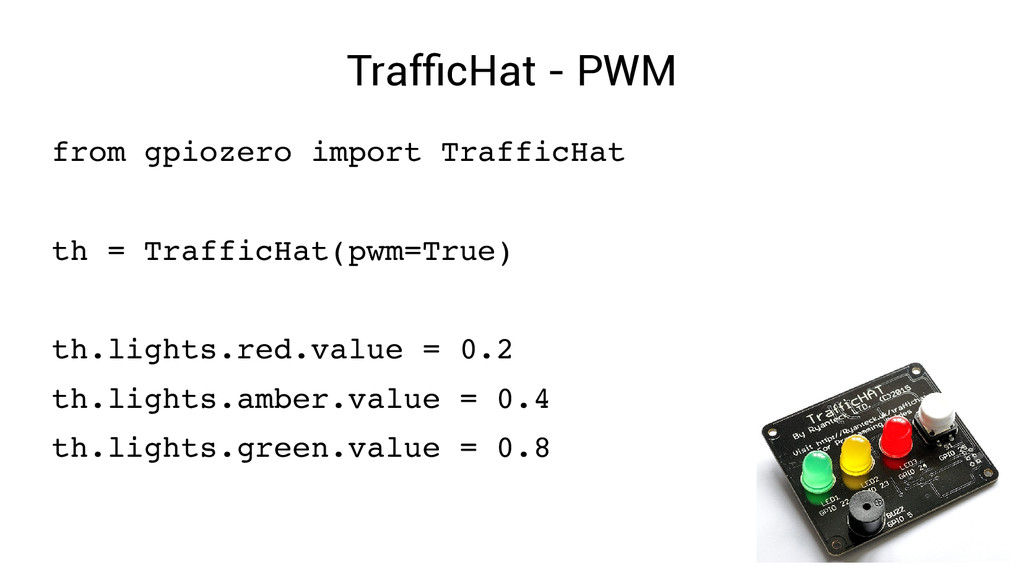
TrafficHat - PWM from gpiozero import TrafficHat th = TrafficHat(pwm=True)
th.lights.red.value = 0.2 th.lights.amber.value = 0.4 th.lights.green.value = 0.8
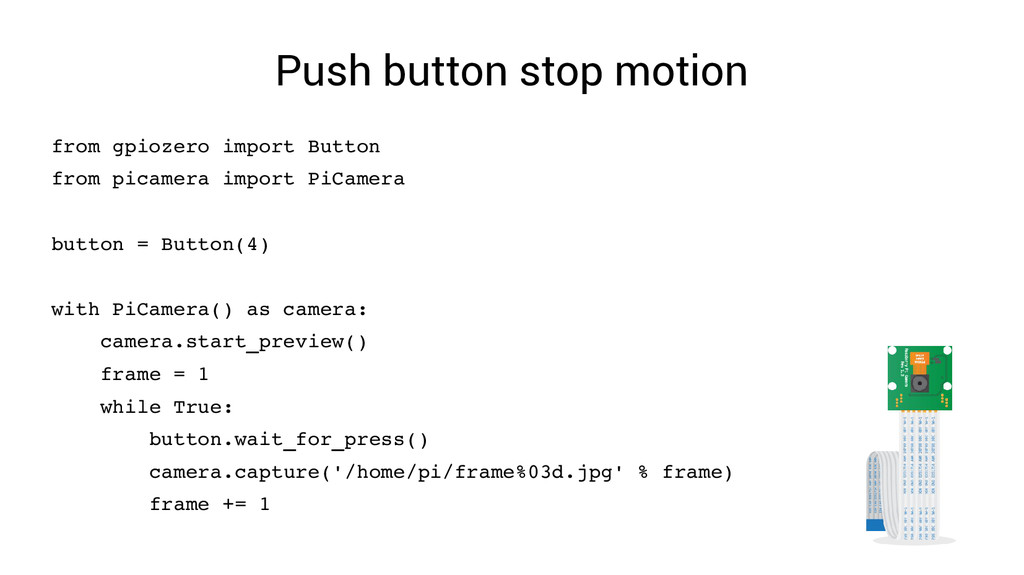
Push button stop motion from gpiozero import Button from picamera
import PiCamera button = Button(4) with PiCamera() as camera: camera.start_preview() frame = 1 while True: button.wait_for_press() camera.capture('/home/pi/frame%03d.jpg' % frame) frame += 1
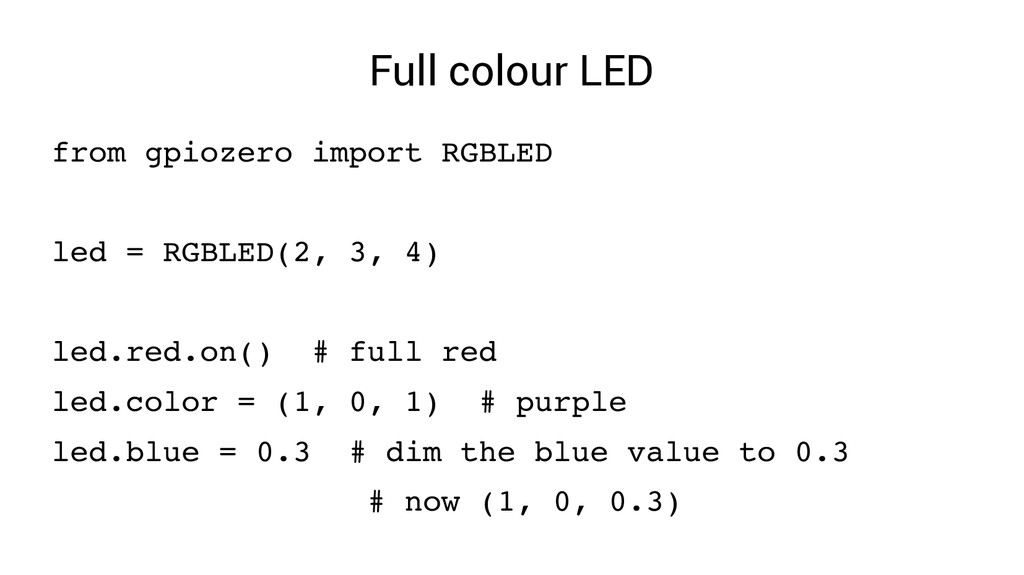
Full colour LED from gpiozero import RGBLED led = RGBLED(2,
3, 4) led.red.on() # full red led.color = (1, 0, 1) # purple led.blue = 0.3 # dim the blue value to 0.3 # now (1, 0, 0.3)
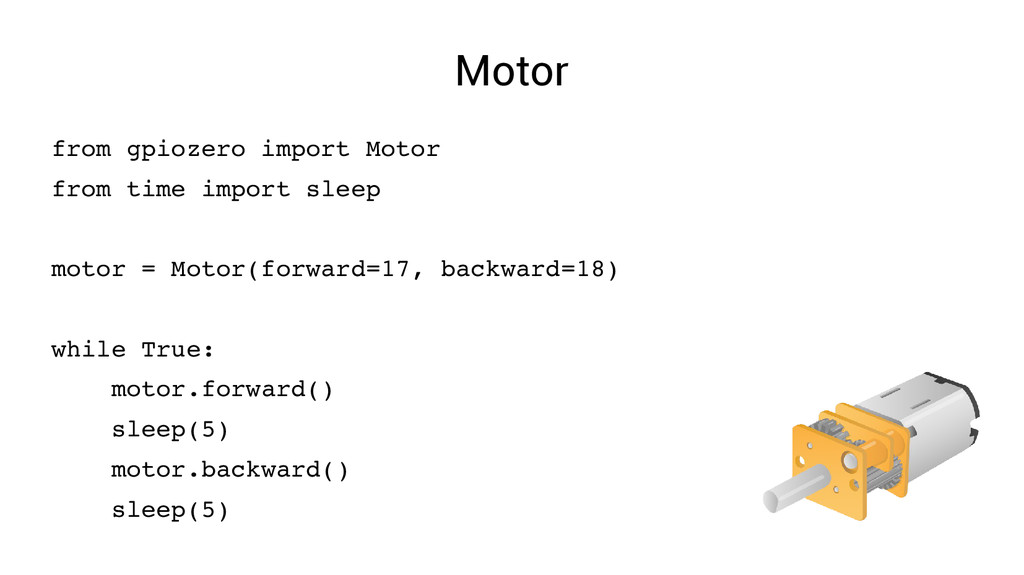
Motor from gpiozero import Motor from time import sleep motor
= Motor(forward=17, backward=18) while True: motor.forward() sleep(5) motor.backward() sleep(5)
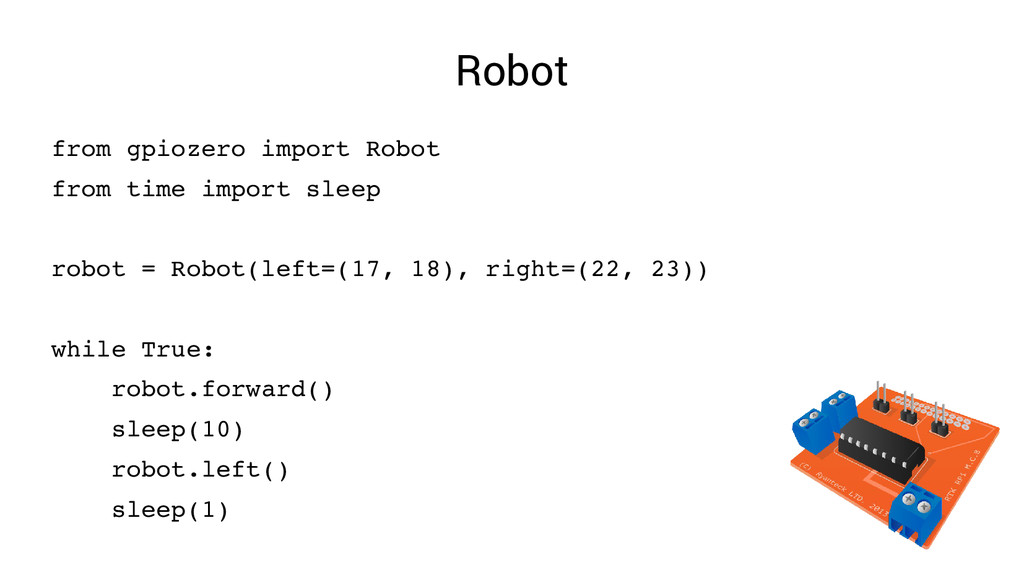
Robot from gpiozero import Robot from time import sleep robot
= Robot(left=(17, 18), right=(22, 23)) while True: robot.forward() sleep(10) robot.left() sleep(1)
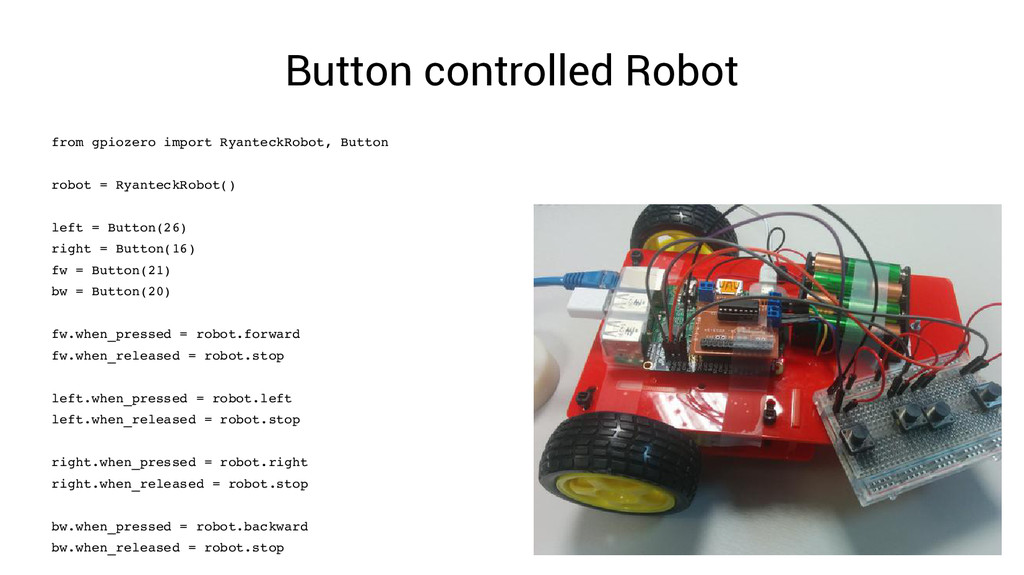
Button controlled Robot from gpiozero import RyanteckRobot, Button robot =
RyanteckRobot() left = Button(26) right = Button(16) fw = Button(21) bw = Button(20) fw.when_pressed = robot.forward fw.when_released = robot.stop left.when_pressed = robot.left left.when_released = robot.stop right.when_pressed = robot.right right.when_released = robot.stop bw.when_pressed = robot.backward bw.when_released = robot.stop
Analogue - potentiometers from gpiozero import MCP3008 pot = MCP3008()
while True: print(pot.value)
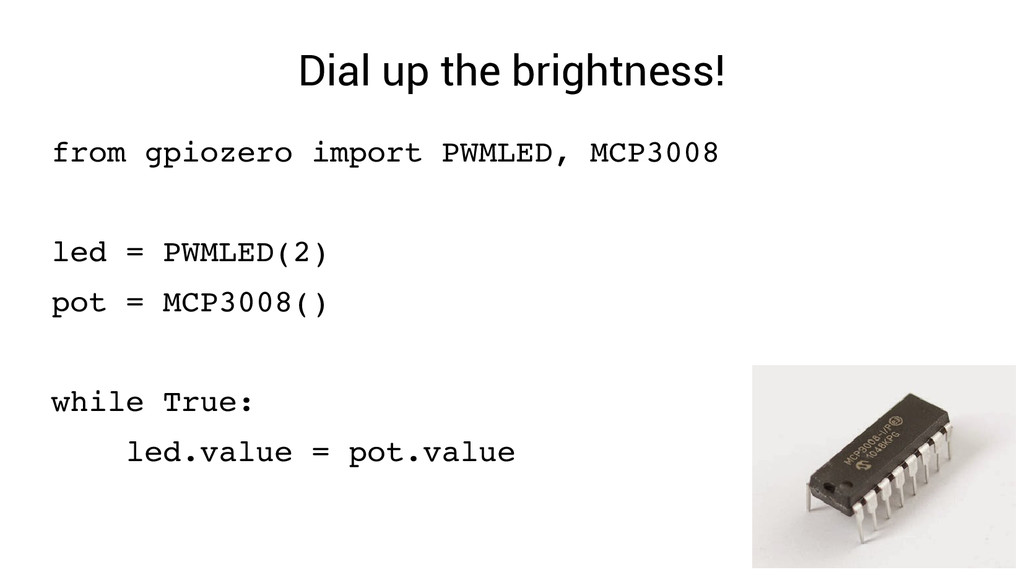
Dial up the brightness! from gpiozero import PWMLED, MCP3008 led
= PWMLED(2) pot = MCP3008() while True: led.value = pot.value
Dial up the brightness! from gpiozero import PWMLED, MCP3008 led
= PWMLED(2) pot = MCP3008() led.source = pot.values
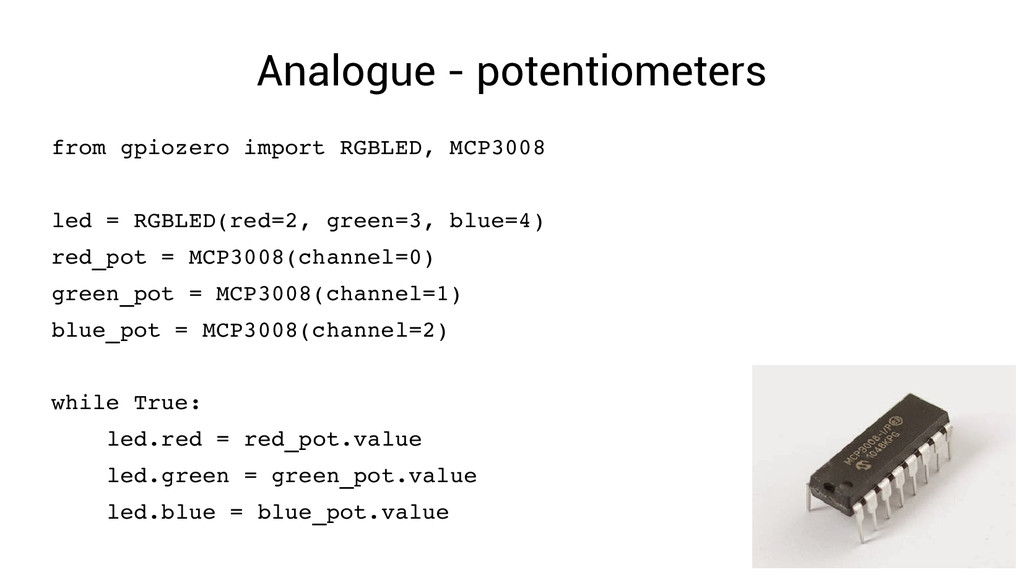
Analogue - potentiometers from gpiozero import RGBLED, MCP3008 led =
RGBLED(red=2, green=3, blue=4) red_pot = MCP3008(channel=0) green_pot = MCP3008(channel=1) blue_pot = MCP3008(channel=2) while True: led.red = red_pot.value led.green = green_pot.value led.blue = blue_pot.value
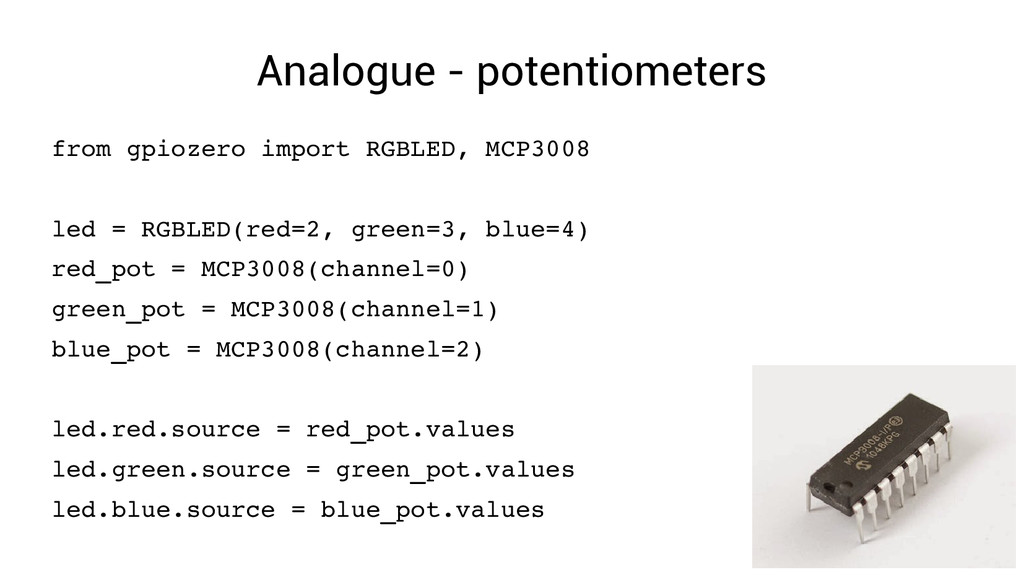
Analogue - potentiometers from gpiozero import RGBLED, MCP3008 led =
RGBLED(red=2, green=3, blue=4) red_pot = MCP3008(channel=0) green_pot = MCP3008(channel=1) blue_pot = MCP3008(channel=2) led.red.source = red_pot.values led.green.source = green_pot.values led.blue.source = blue_pot.values
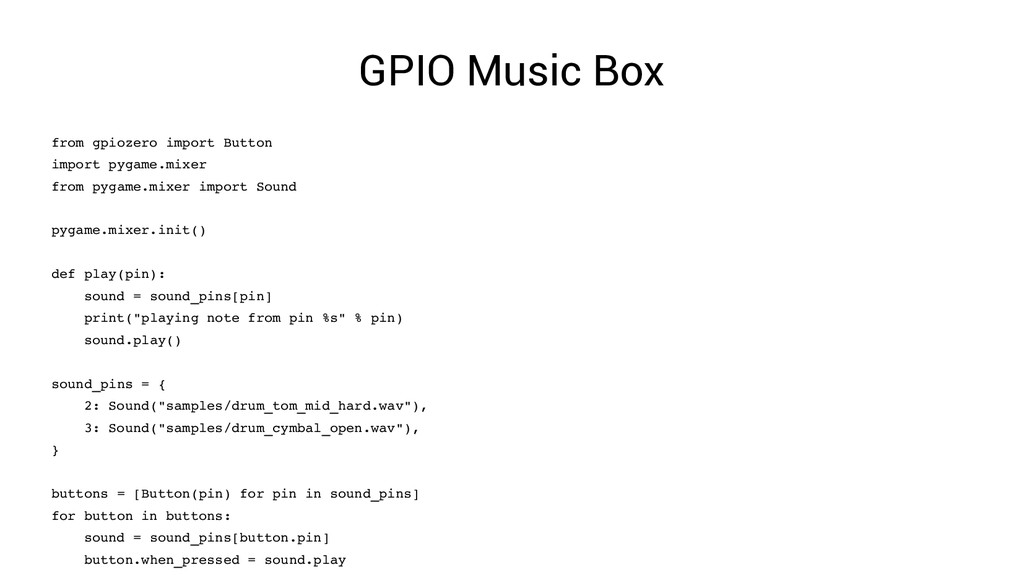
GPIO Music Box from gpiozero import Button import pygame.mixer from
pygame.mixer import Sound pygame.mixer.init() def play(pin): sound = sound_pins[pin] print("playing note from pin %s" % pin) sound.play() sound_pins = { 2: Sound("samples/drum_tom_mid_hard.wav"), 3: Sound("samples/drum_cymbal_open.wav"), } buttons = [Button(pin) for pin in sound_pins] for button in buttons: sound = sound_pins[button.pin] button.when_pressed = sound.play
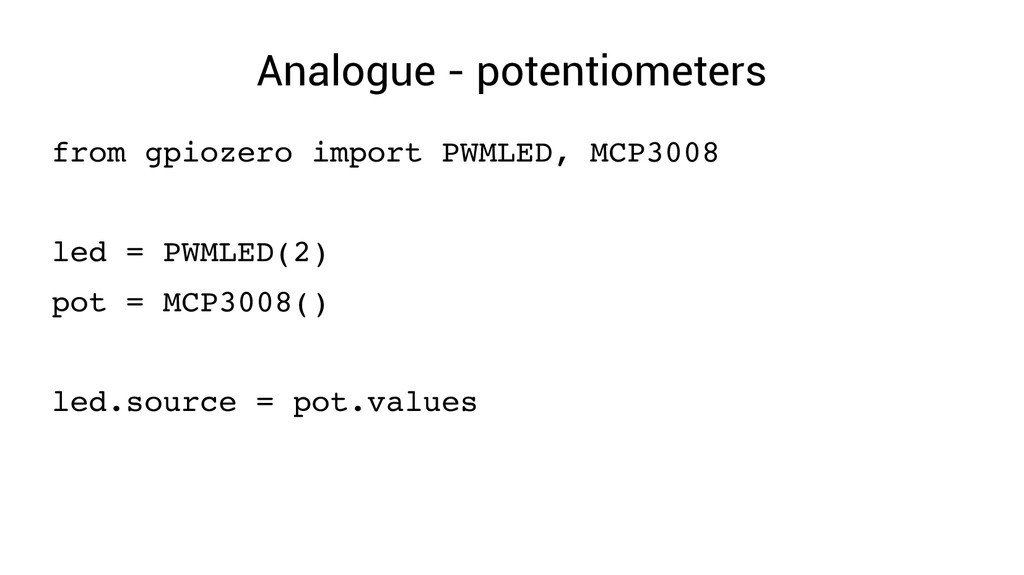
Analogue - potentiometers from gpiozero import PWMLED, MCP3008 led =
PWMLED(2) pot = MCP3008() led.source = pot.values
GPIO Zero - beta • www.pythonhosted.org/gpiozero – Installation instructions –
Documentation – Examples • GitHub Issues – Suggestions – Feedback • Contact me –
[email protected]
– @ben_nuttall on Twitter • #gpiozero on Twitter
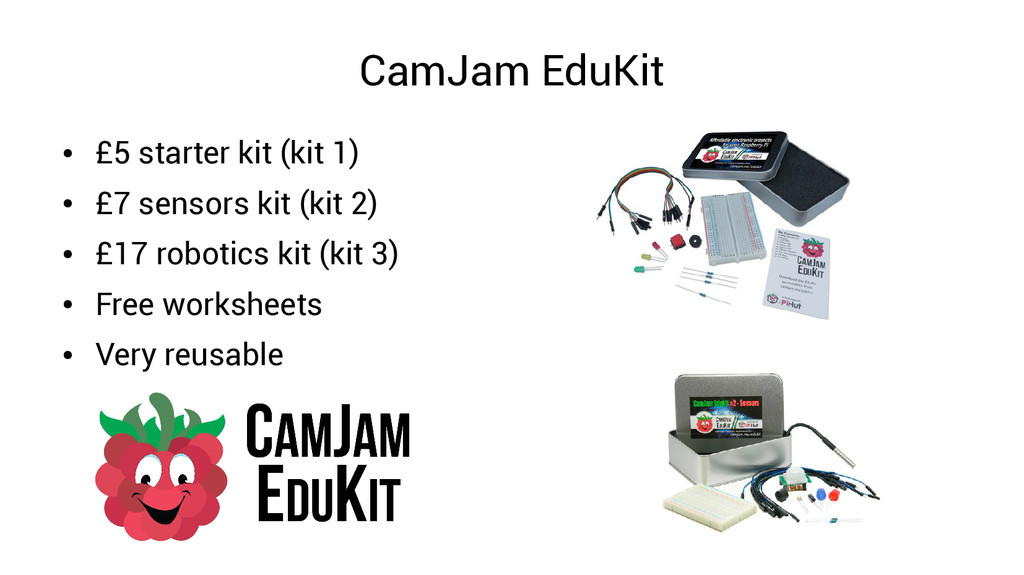
CamJam EduKit • £5 starter kit (kit 1) • £7
sensors kit (kit 2) • £17 robotics kit (kit 3) • Free worksheets • Very reusable
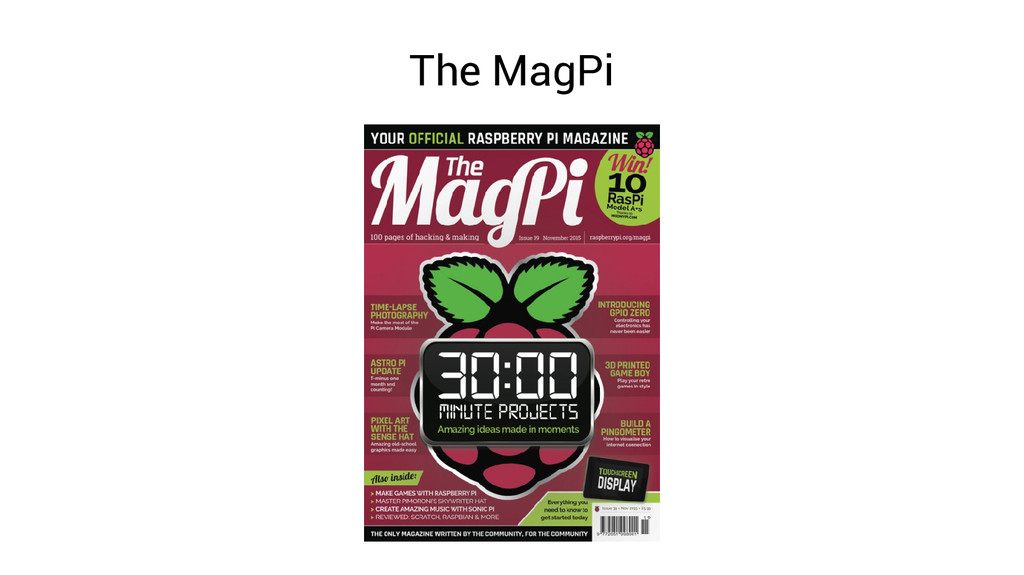
The MagPi
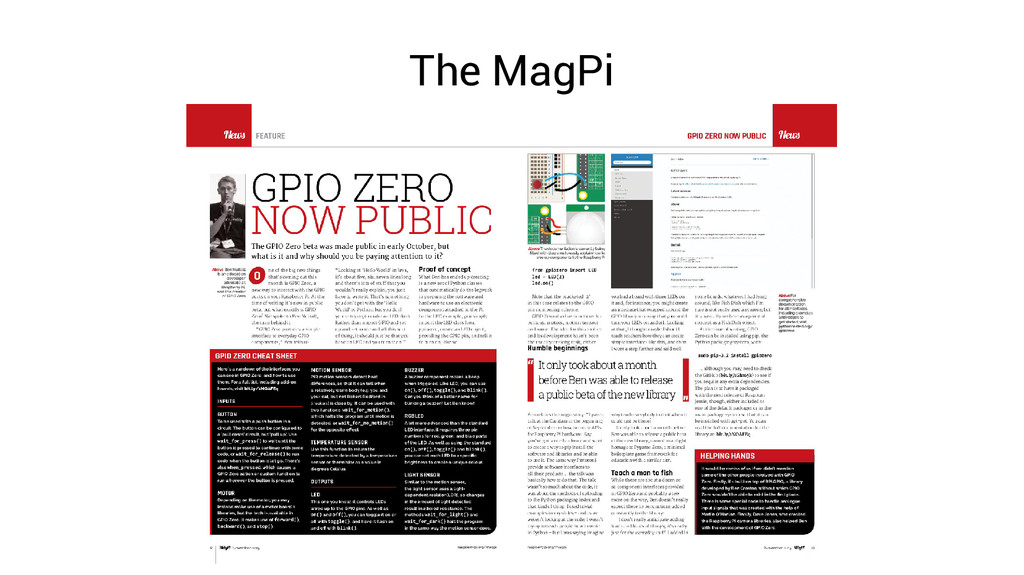
The MagPi
Physical computing with GPIO Zero Ben Nuttall Raspberry Pi Foundation
UK Charity 1129409


 bennuttall
 yuukiw00w
 shoppingjaws
 okajun35
 rkaga
 tkikuc
 drumath2237
 hideg
 neuecc
 skydoves
 ayumu_yamaguchi
 chigichan24
 rockname
 lynnandtonic
 akashhashmi
 sergeychernyshev
 marcduiker
 cromwellryan
 soudai
 aki_iinuma
 cassininazir
 chikuwait
 kneath
 matthewcrist