Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
データ同化入門
Search
hayata-yamamoto
July 23, 2025
140
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
データ同化入門
この資料はAIによって作成されています
hayata-yamamoto
July 23, 2025
More Decks by hayata-yamamoto
See All by hayata-yamamoto
東京でも_広島でも__ひろしま_でつながる.pdf
hayata_yamamoto
0
29
生成AI動向まとめ 2025年7月
hayata_yamamoto
1
110
テック系起業家のための 会計入門 数字を味方につける経営ガイド
hayata_yamamoto
0
73
バランスト・スコアカード(BSC)
hayata_yamamoto
0
60
中小企業のための 行政デジタルID活用ガイド
hayata_yamamoto
0
67
AIエージェントにおける評価指標と評価方法:本番環境での包括的検証戦略
hayata_yamamoto
0
130
統計的意思決定論の入門
hayata_yamamoto
0
330
コンテキストエンジニアリング入門
hayata_yamamoto
0
330
困難は分割せよ。既存のサービスにナレッジベースなAI駆動開発を導入していくための一つの方略
hayata_yamamoto
0
250
Featured
See All Featured
Building AI with AI
inesmontani
PRO
1
1.2k
SEO for Brand Visibility & Recognition
aleyda
0
4.7k
The Power of CSS Pseudo Elements
geoffreycrofte
82
6.6k
Dominate Local Search Results - an insider guide to GBP, reviews, and Local SEO
greggifford
PRO
0
330
Visualization
eitanlees
152
17k
What's in a price? How to price your products and services
michaelherold
247
13k
Balancing Empowerment & Direction
lara
6
1.3k
Creating an realtime collaboration tool: Agile Flush - .NET Oxford
marcduiker
35
2.6k
What Being in a Rock Band Can Teach Us About Real World SEO
427marketing
0
1.1k
Leading Effective Engineering Teams in the AI Era
addyosmani
9
2.6k
ピンチをチャンスに:未来をつくるプロダクトロードマップ #pmconf2020
aki_iinuma
128
56k
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
760
Transcript
モデル予測 観測データ データ 同化 真の状態 ベイズ推定・カルマンフィルタ・粒子フィルタ 機械学習分野における データ同化入門 データ同化の基礎から理論、主要アルゴリズム、
機械学習との融合、実装例、応用事例までの解説 物理モデルと観測データの統計的融合
目次 1 データ同化の概要 2 データ同化の基本概念とベイズ推定 3 カルマンフィルタの理論とアルゴリズム 4 粒子フィルタの理論とアルゴリズム 5
データ同化と機械学習の融合 6 ニューラルネットワーク応用 7 Python による実装例 8 天気予報への応用 9 ロボティクス / 経済モデリングへの応用 10 まとめと今後の展望 機械学習分野におけるデータ同化入門 2 / 10
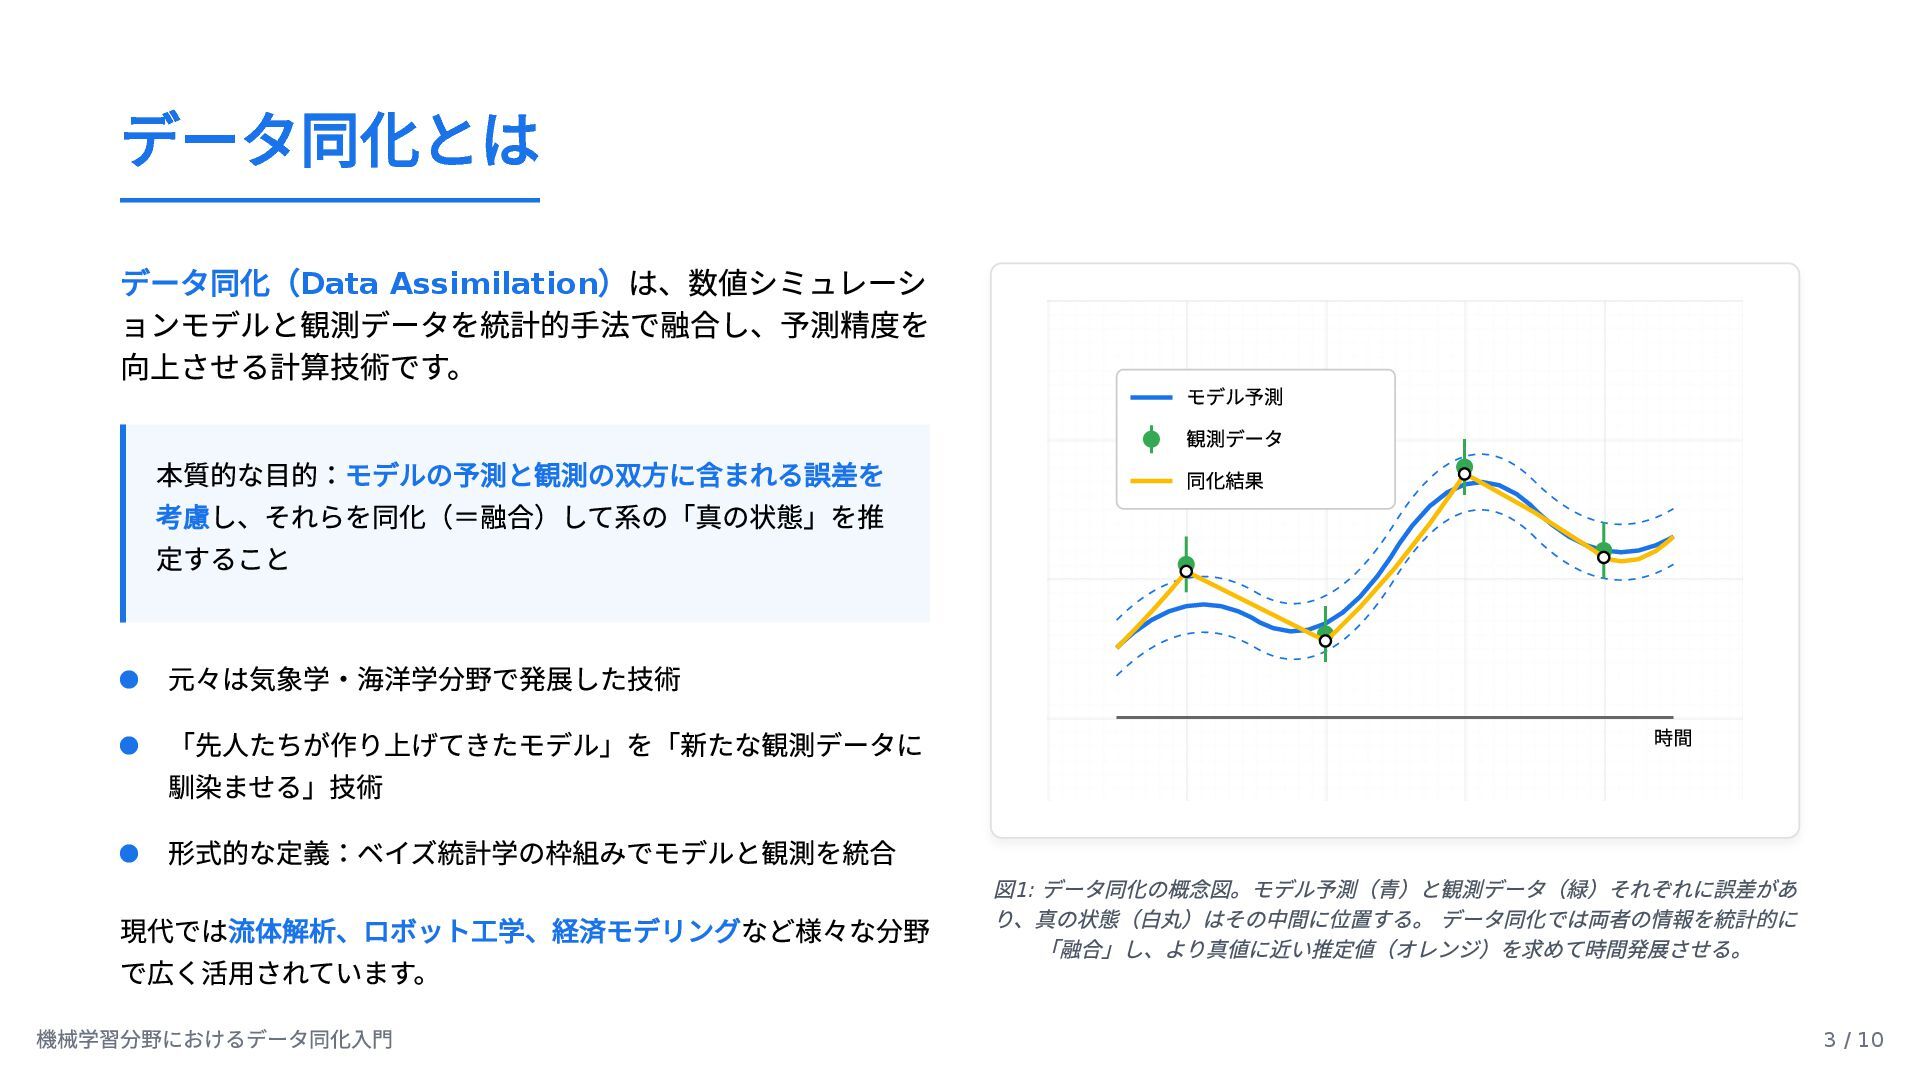
データ同化とは データ同化( Data Assimilation )は、数値シミュレーシ ョンモデルと観測データを統計的手法で融合し、予測精度を 向上させる計算技術です。 本質的な目的:モデルの予測と観測の双方に含まれる誤差を 考慮し、それらを同化(=融合)して系の「真の状態」を推 定すること
現代では流体解析、ロボット工学、経済モデリングなど様々な分野 で広く活用されています。 時間 モデル予測 観測データ 同化結果 図 1: データ同化の概念図。モデル予測(青)と観測データ(緑)それぞれに誤差があ り、真の状態(白丸)はその中間に位置する。 データ同化では両者の情報を統計的に 「融合」し、より真値に近い推定値(オレンジ)を求めて時間発展させる。 元々は気象学・海洋学分野で発展した技術 「先人たちが作り上げてきたモデル」を「新たな観測データに 馴染ませる」技術 形式的な定義:ベイズ統計学の枠組みでモデルと観測を統合 機械学習分野におけるデータ同化入門 3 / 10
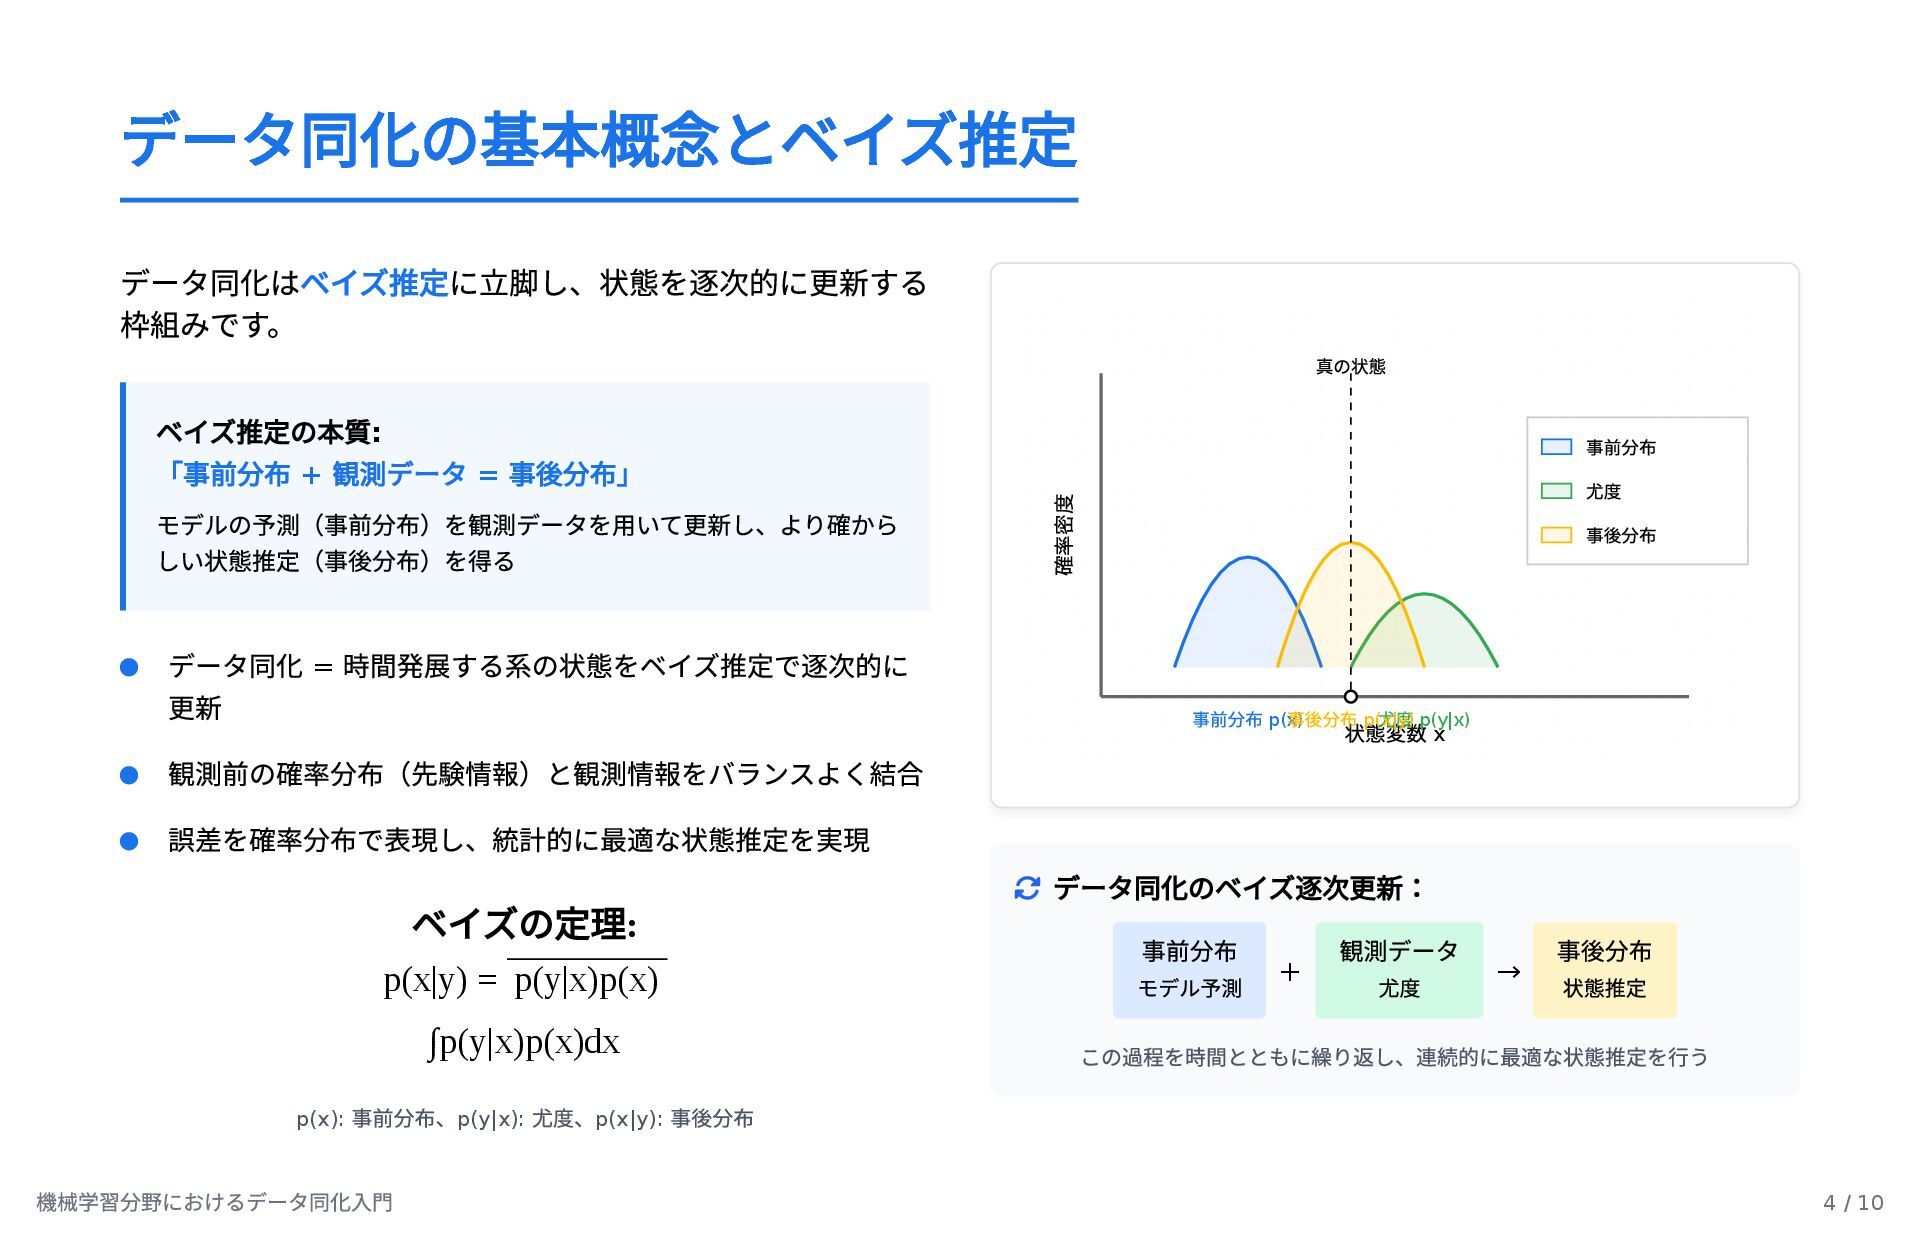
データ同化の基本概念とベイズ推定 データ同化はベイズ推定に立脚し、状態を逐次的に更新する 枠組みです。 ベイズ推定の本質 : 「事前分布 + 観測データ = 事後分布」
モデルの予測(事前分布)を観測データを用いて更新し、より確から しい状態推定(事後分布)を得る ベイズの定理: p(x|y) = p(y|x)p(x) ∫p(y|x)p(x)dx p(x): 事前分布、 p(y|x): 尤度、 p(x|y): 事後分布 状態変数 x 確率密度 事前分布 p(x) 尤度 p(y|x) 事後分布 p(x|y) 真の状態 事前分布 尤度 事後分布 データ同化のベイズ逐次更新: 事前分布 モデル予測 + 観測データ 尤度 → 事後分布 状態推定 この過程を時間とともに繰り返し、連続的に最適な状態推定を行う データ同化 = 時間発展する系の状態をベイズ推定で逐次的に 更新 観測前の確率分布(先験情報)と観測情報をバランスよく結合 誤差を確率分布で表現し、統計的に最適な状態推定を実現 機械学習分野におけるデータ同化入門 4 / 10
カルマンフィルタの理論とアルゴリズム カルマンフィルタは線形ガウス系における状態推定問題の最 適解を与えるアルゴリズムです。 基本アルゴリズム 予測ステップ( Time Update ) : 状態予測
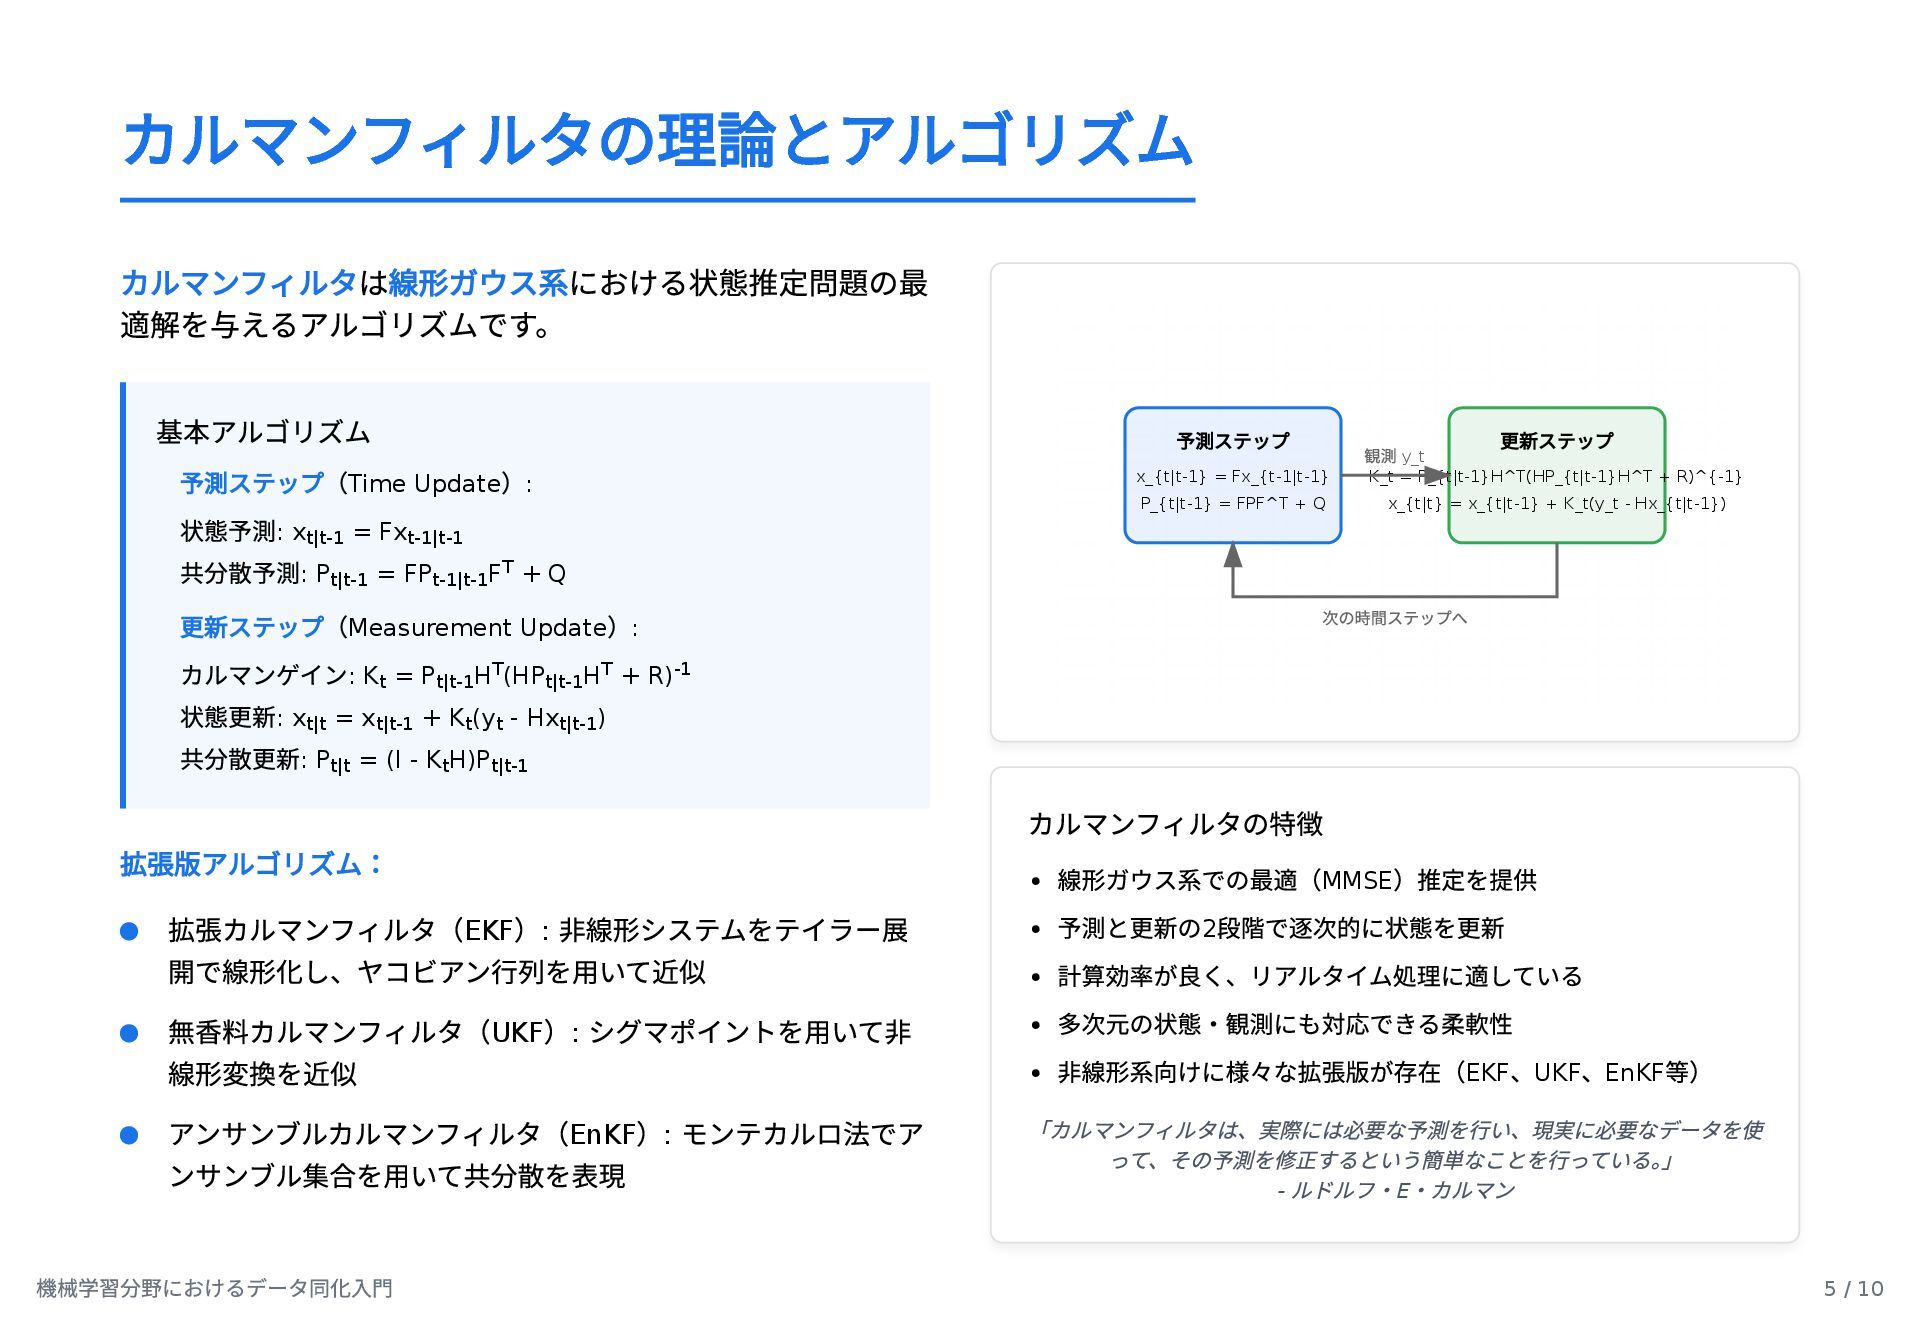
: x = Fx 共分散予測 : P = FP F + Q 更新ステップ( Measurement Update ) : カルマンゲイン : K = P H (HP H + R) 状態更新 : x = x + K (y - Hx ) 共分散更新 : P = (I - K H)P 拡張版アルゴリズム: 予測ステップ x_{t|t-1} = Fx_{t-1|t-1} P_{t|t-1} = FPF^T + Q 更新ステップ K_t = P_{t|t-1}H^T(HP_{t|t-1}H^T + R)^{-1} x_{t|t} = x_{t|t-1} + K_t(y_t - Hx_{t|t-1}) 観測 y_t 次の時間ステップへ カルマンフィルタの特徴 線形ガウス系での最適( MMSE )推定を提供 予測と更新の 2 段階で逐次的に状態を更新 計算効率が良く、リアルタイム処理に適している 多次元の状態・観測にも対応できる柔軟性 非線形系向けに様々な拡張版が存在( EKF 、 UKF 、 EnKF 等) 「カルマンフィルタは、実際には必要な予測を行い、現実に必要なデータを使 って、その予測を修正するという簡単なことを行っている。 」 - ルドルフ・ E ・カルマン t|t-1 t-1|t-1 t|t-1 t-1|t-1 T t t|t-1 T t|t-1 T -1 t|t t|t-1 t t t|t-1 t|t t t|t-1 拡張カルマンフィルタ( EKF ) : 非線形システムをテイラー展 開で線形化し、ヤコビアン行列を用いて近似 無香料カルマンフィルタ( UKF ) : シグマポイントを用いて非 線形変換を近似 アンサンブルカルマンフィルタ( EnKF ) : モンテカルロ法でア ンサンブル集合を用いて共分散を表現 機械学習分野におけるデータ同化入門 5 / 10
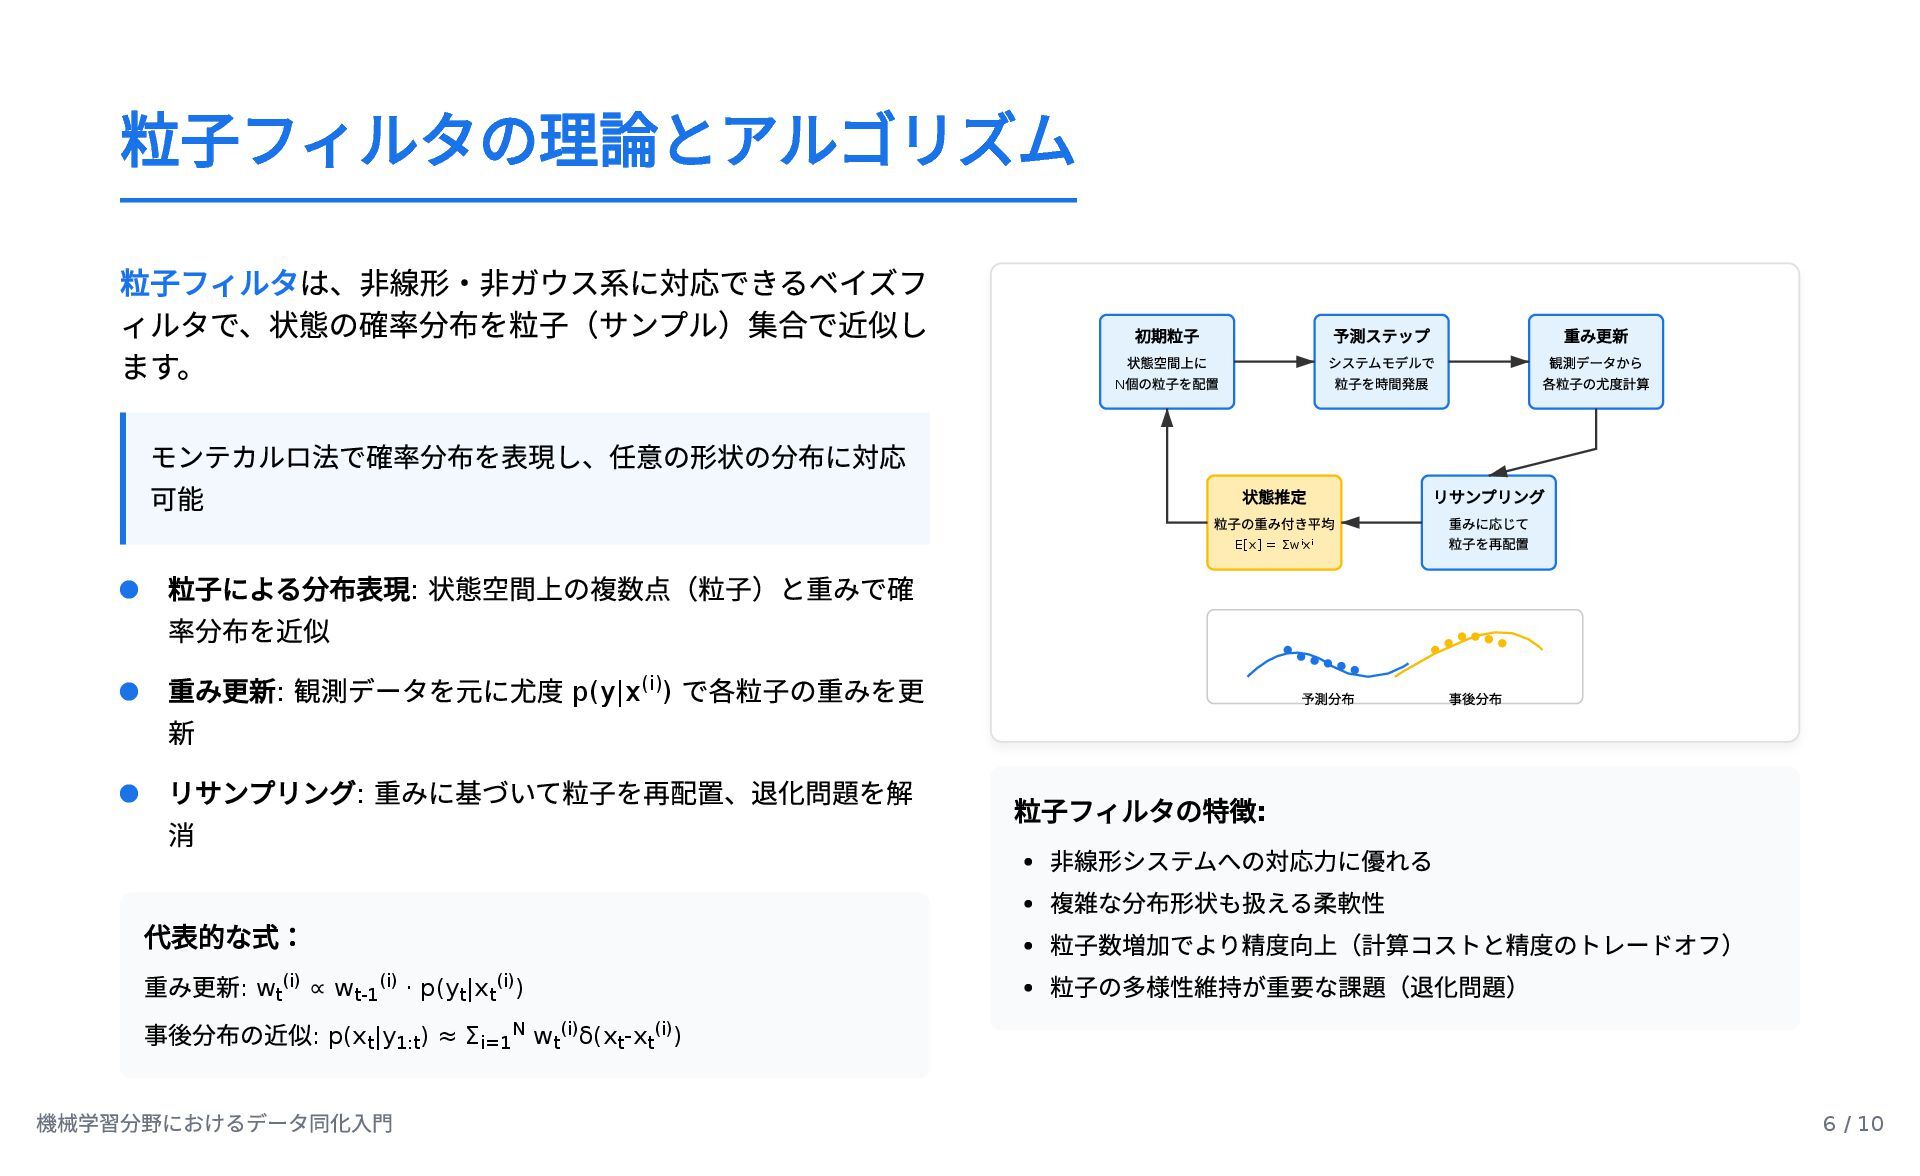
粒子フィルタの理論とアルゴリズム 粒子フィルタは、非線形・非ガウス系に対応できるベイズフ ィルタで、状態の確率分布を粒子(サンプル)集合で近似し ます。 モンテカルロ法で確率分布を表現し、任意の形状の分布に対応 可能 代表的な式: 重み更新 : w
∝ w · p(y |x ) 事後分布の近似 : p(x |y ) ≈ Σ w δ(x -x ) 初期粒子 状態空間上に N 個の粒子を配置 予測ステップ システムモデルで 粒子を時間発展 重み更新 観測データから 各粒子の尤度計算 リサンプリング 重みに応じて 粒子を再配置 状態推定 粒子の重み付き平均 E[x] = Σwⁱxⁱ 予測分布 事後分布 粒子フィルタの特徴 : 非線形システムへの対応力に優れる 複雑な分布形状も扱える柔軟性 粒子数増加でより精度向上(計算コストと精度のトレードオフ) 粒子の多様性維持が重要な課題(退化問題) 粒子による分布表現 : 状態空間上の複数点(粒子)と重みで確 率分布を近似 重み更新 : 観測データを元に尤度 p(y|x ) で各粒子の重みを更 新 (i) リサンプリング : 重みに基づいて粒子を再配置、退化問題を解 消 t (i) t-1 (i) t t (i) t 1:t i=1 N t (i) t t (i) 機械学習分野におけるデータ同化入門 6 / 10
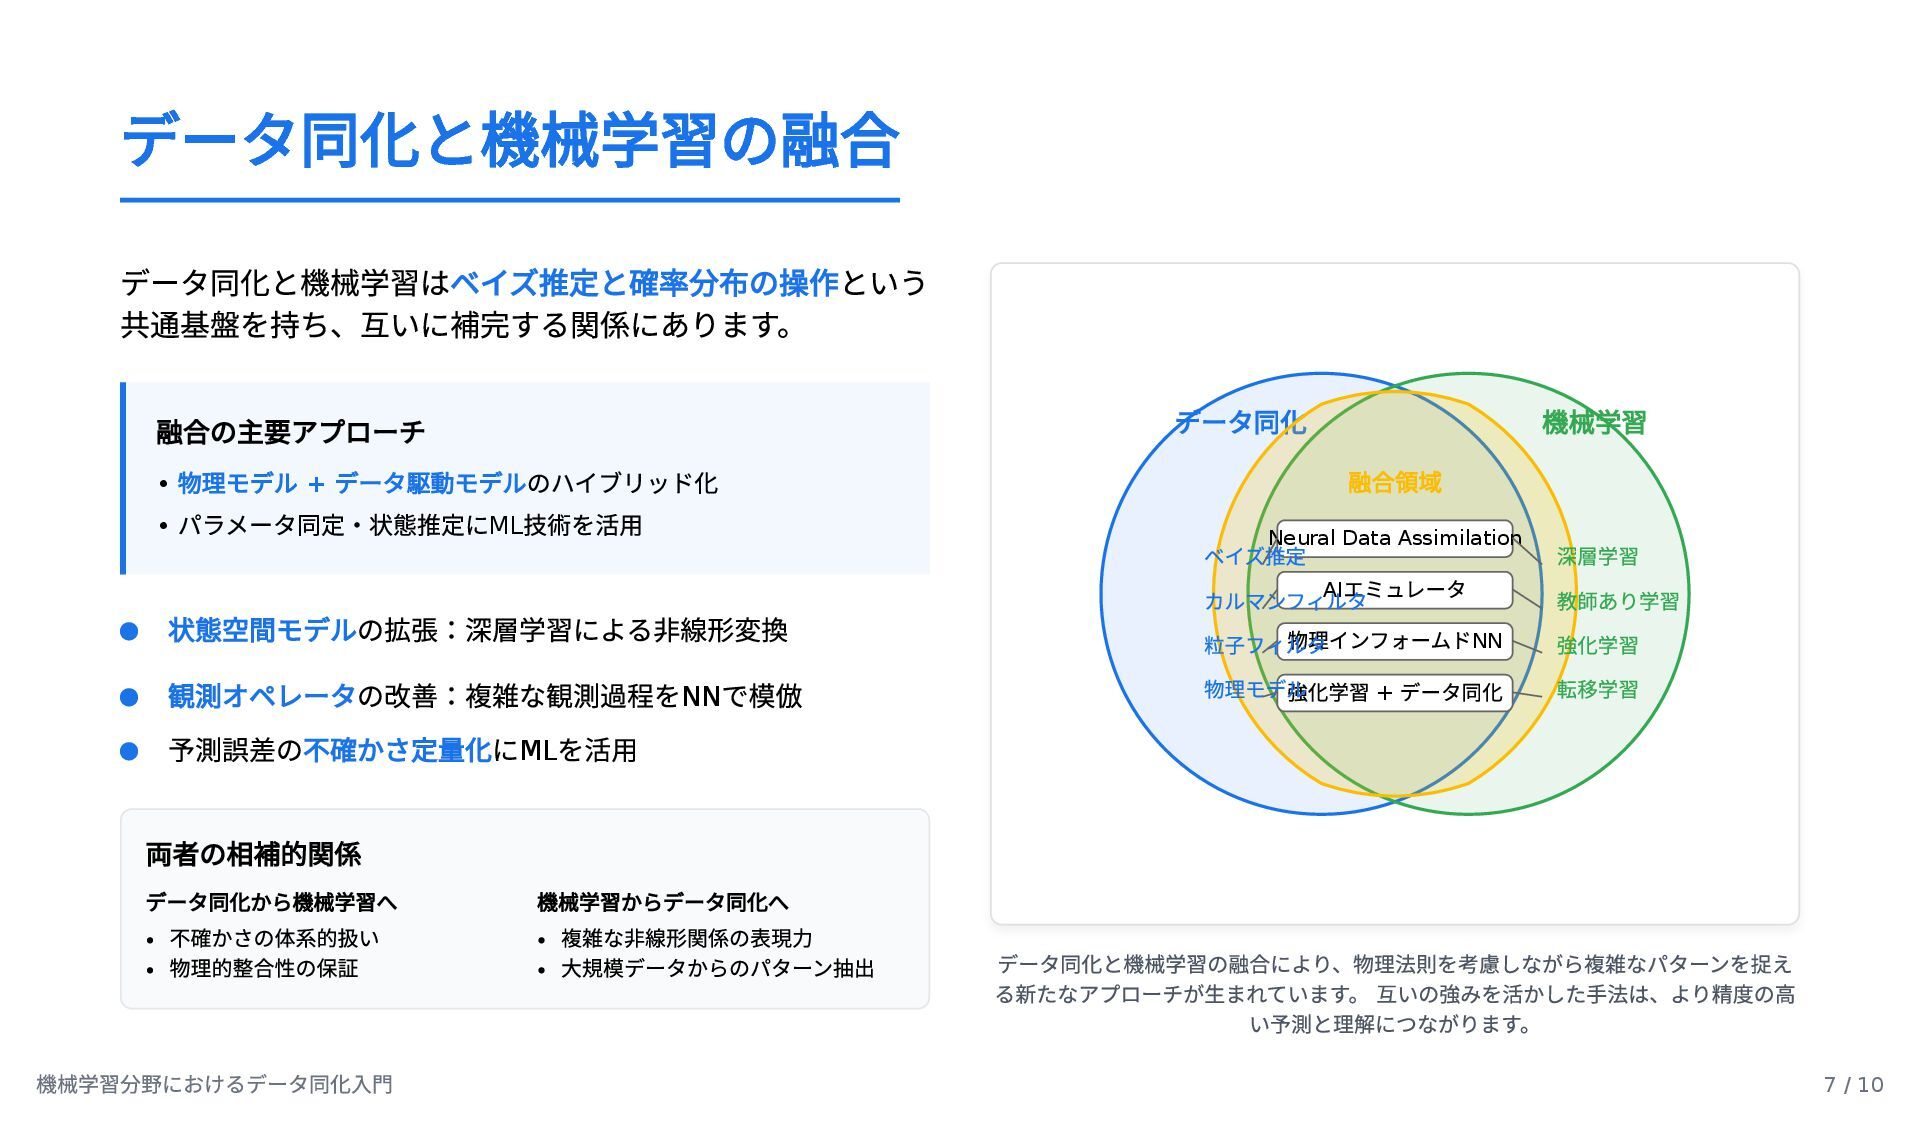
データ同化と機械学習の融合 データ同化と機械学習はベイズ推定と確率分布の操作という 共通基盤を持ち、互いに補完する関係にあります。 融合の主要アプローチ • 物理モデル + データ駆動モデルのハイブリッド化 • パラメータ同定・状態推定に
ML 技術を活用 両者の相補的関係 データ同化から機械学習へ 不確かさの体系的扱い 物理的整合性の保証 機械学習からデータ同化へ 複雑な非線形関係の表現力 大規模データからのパターン抽出 データ同化 機械学習 融合領域 Neural Data Assimilation AI エミュレータ 物理インフォームド NN 強化学習 + データ同化 ベイズ推定 カルマンフィルタ 粒子フィルタ 物理モデル 深層学習 教師あり学習 強化学習 転移学習 データ同化と機械学習の融合により、物理法則を考慮しながら複雑なパターンを捉え る新たなアプローチが生まれています。 互いの強みを活かした手法は、より精度の高 い予測と理解につながります。 状態空間モデルの拡張:深層学習による非線形変換 観測オペレータの改善:複雑な観測過程を NN で模倣 予測誤差の不確かさ定量化に ML を活用 機械学習分野におけるデータ同化入門 7 / 10
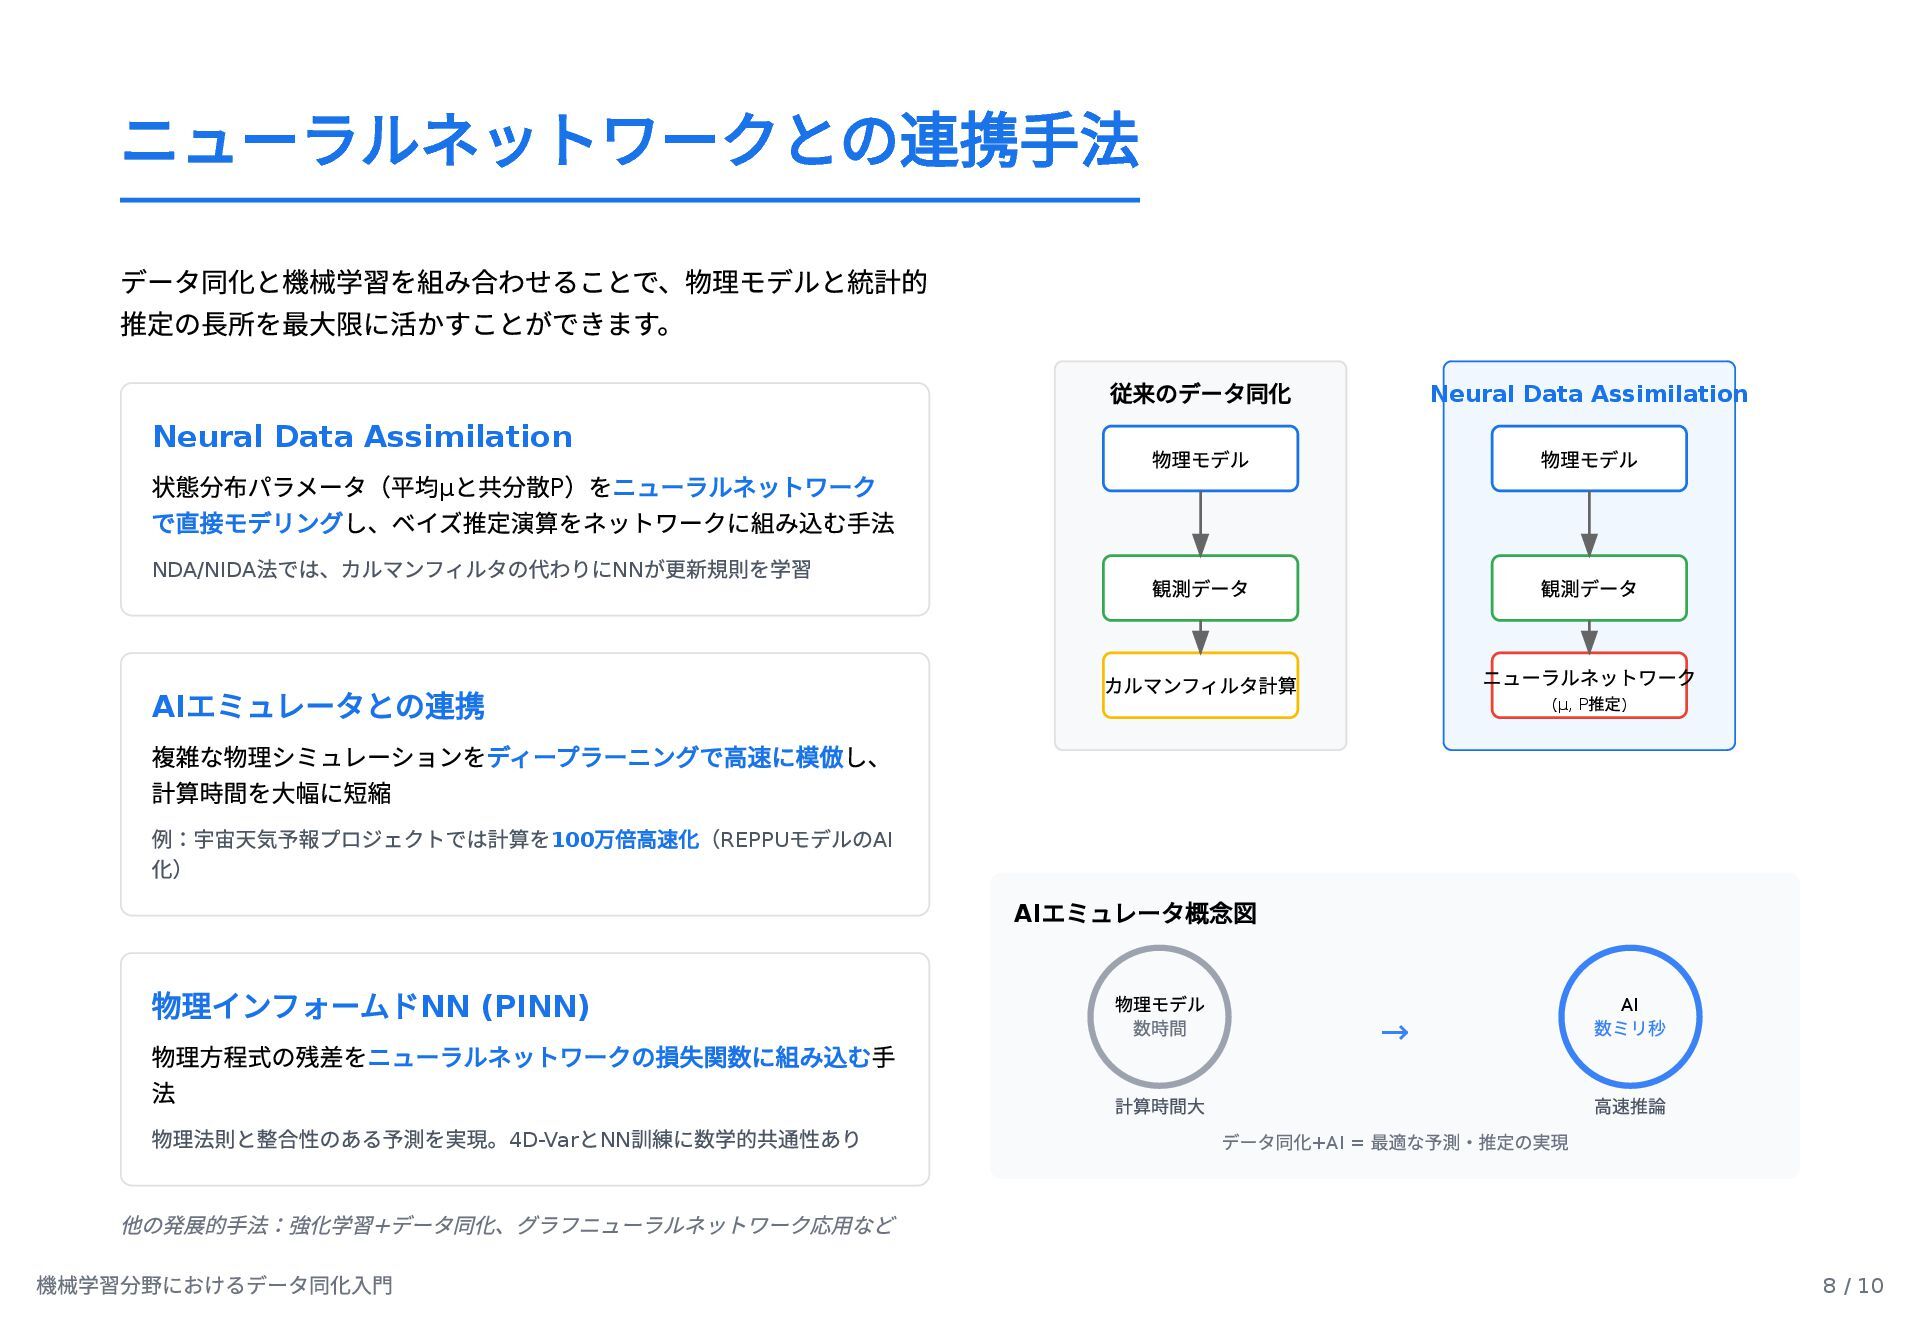
ニューラルネットワークとの連携手法 データ同化と機械学習を組み合わせることで、物理モデルと統計的 推定の長所を最大限に活かすことができます。 Neural Data Assimilation 状態分布パラメータ(平均 μ と共分散 P
)をニューラルネットワーク で直接モデリングし、ベイズ推定演算をネットワークに組み込む手法 NDA/NIDA 法では、カルマンフィルタの代わりに NN が更新規則を学習 AI エミュレータとの連携 複雑な物理シミュレーションをディープラーニングで高速に模倣し、 計算時間を大幅に短縮 例:宇宙天気予報プロジェクトでは計算を 100 万倍高速化( REPPU モデルの AI 化) 物理インフォームド NN (PINN) 物理方程式の残差をニューラルネットワークの損失関数に組み込む手 法 物理法則と整合性のある予測を実現。 4D-Var と NN 訓練に数学的共通性あり 他の発展的手法:強化学習 + データ同化、グラフニューラルネットワーク応用など 従来のデータ同化 物理モデル 観測データ カルマンフィルタ計算 Neural Data Assimilation 物理モデル 観測データ ニューラルネットワーク (μ, P 推定 ) AI エミュレータ概念図 物理モデル 数時間 計算時間大 → AI 数ミリ秒 高速推論 データ同化 +AI = 最適な予測・推定の実現 機械学習分野におけるデータ同化入門 8 / 10
Python によるカルマンフィルタ実装例 状態ベクトル [ 位置 x, 速度 v] のカルマンフィルタ実装例 状態空間モデル:
F = 1 dt 0 1 H = [1, 0] ( 観測は位置のみ ) # Kalman Filter 実装(Python/NumPy ) import numpy as np # 初期化 x_est = np.array([0, 0]) # 初期状態 [ 位置, 速度] P_est = np.eye(2) # 初期共分散行列 # システムモデル定義 F = np.array([[1, 1], [0, 1]]) # 状態遷移行列 H = np.array([[1, 0]]) # 観測行列 Q = np.eye(2) * 0.01 # システムノイズ共分散 R = np.array([[0.1]]) # 観測ノイズ共分散 # カルマンフィルタアルゴリズム for t in range(len(z)): # z は観測値系列 # 予測ステップ x_pred = F.dot(x_est) P_pred = F.dot(P_est).dot(F.T) + Q # 更新ステップ y = z[t] - H.dot(x_pred) # 残差 S = H.dot(P_pred).dot(H.T) + R # 残差共分散 K = P_pred.dot(H.T).dot(np.linalg.inv(S)) # カルマンゲイン x_est = x_pred + K.dot(y) # 状態更新 P_est = (np.eye(2) - K.dot(H)).dot(P_pred) # 共分散更新 カルマンゲイン K の役割:予測値とノイズある観測値の最適バ ランスを取る • K↓: モデル信頼 ↑ / 観測信頼 ↓ • K↑: モデル信頼 ↓ / 観測信頼 ↑ 時間ステップ 位置 真の位置 ノイズのある観測値 カルマンフィルタ推定値 図 : カルマンフィルタによる位置推定。観測ノイズ(オレンジ点)にもかかわらず、 カルマンフィルタ(赤線)は真の位置(黄線)を精度よく追跡できている。 機械学習分野におけるデータ同化入門 9 / 10
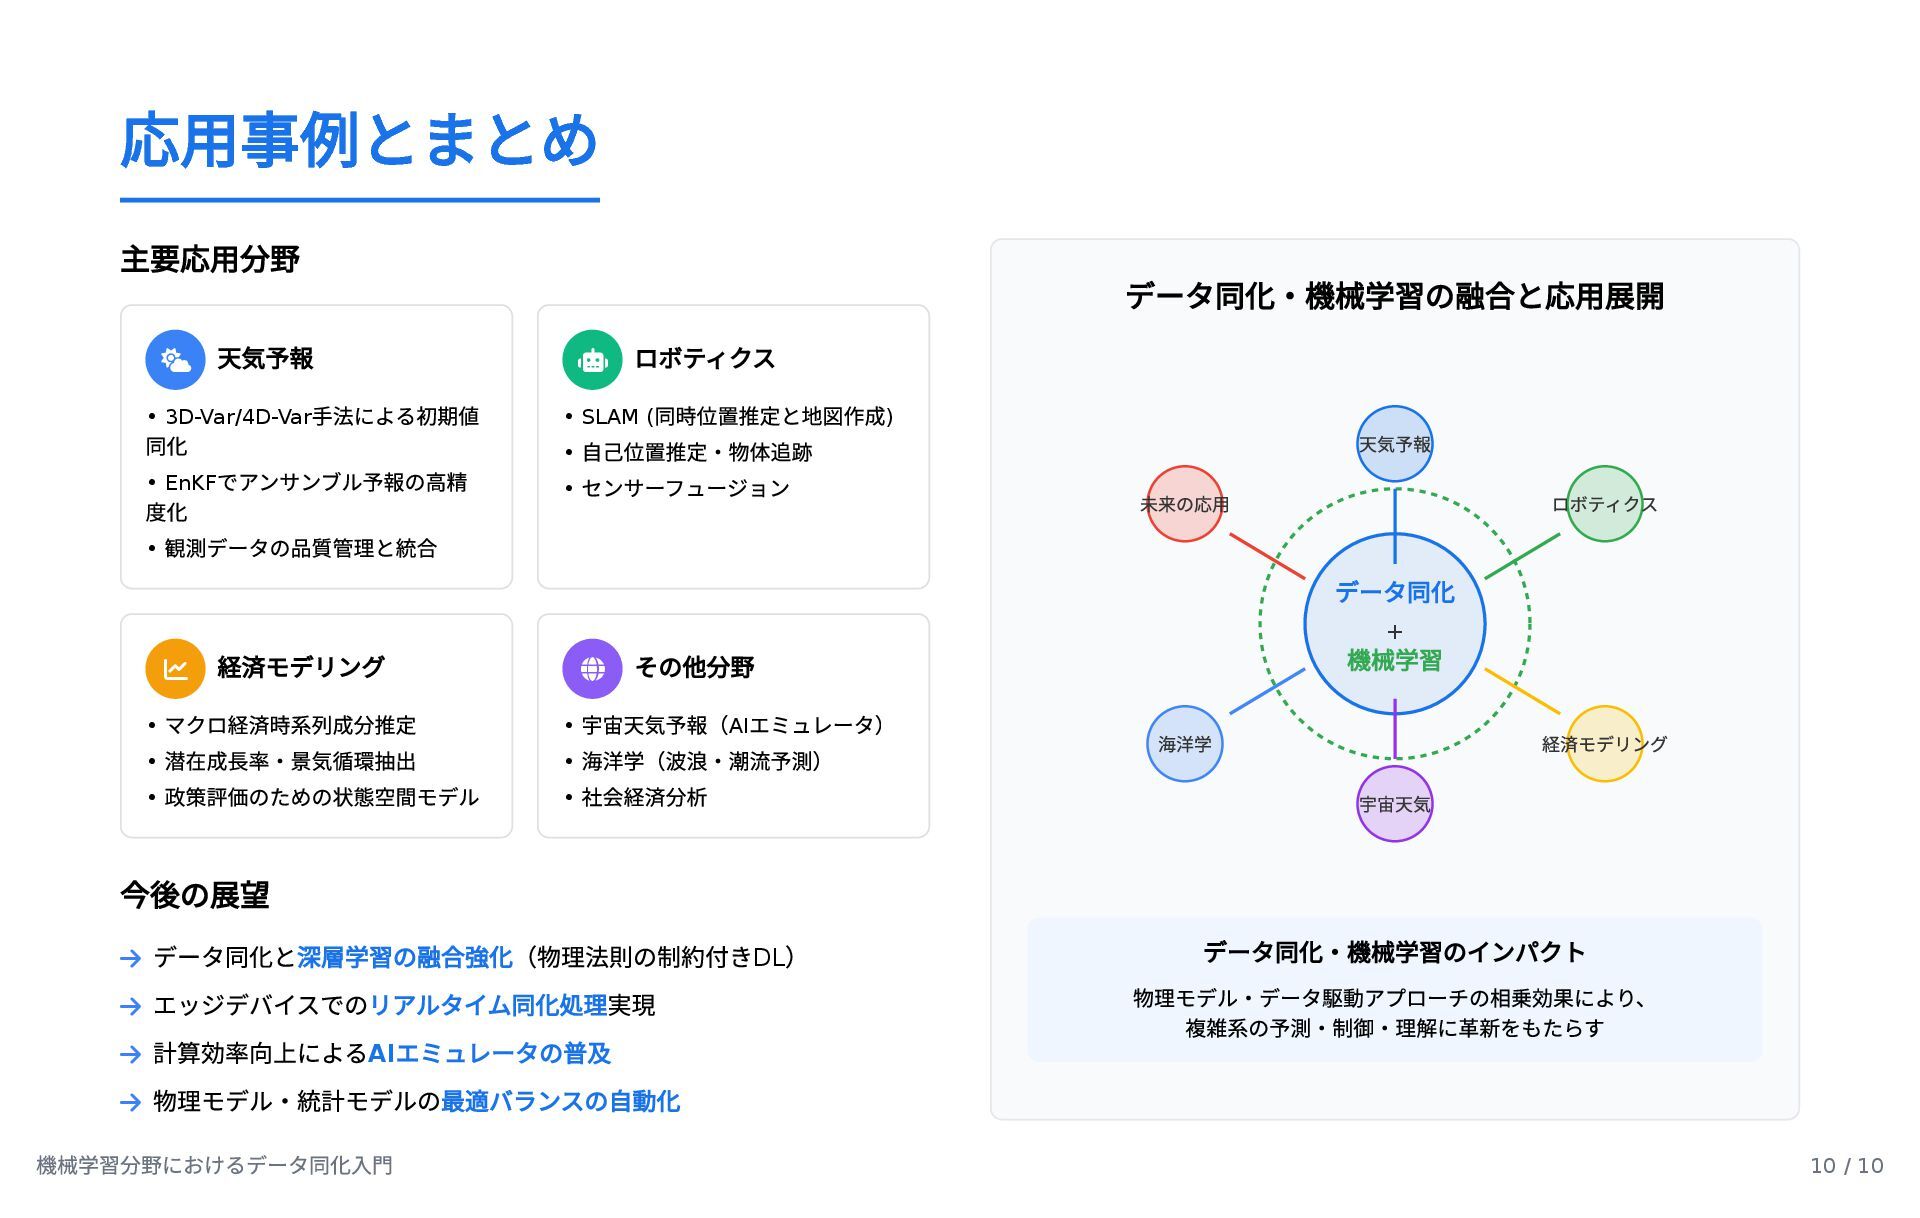
応用事例とまとめ 主要応用分野 天気予報 • 3D-Var/4D-Var 手法による初期値 同化 • EnKF
でアンサンブル予報の高精 度化 • 観測データの品質管理と統合 ロボティクス • SLAM ( 同時位置推定と地図作成 ) • 自己位置推定・物体追跡 • センサーフュージョン 経済モデリング • マクロ経済時系列成分推定 • 潜在成長率・景気循環抽出 • 政策評価のための状態空間モデル その他分野 • 宇宙天気予報( AI エミュレータ) • 海洋学(波浪・潮流予測) • 社会経済分析 今後の展望 データ同化と深層学習の融合強化(物理法則の制約付き DL ) エッジデバイスでのリアルタイム同化処理実現 計算効率向上による AI エミュレータの普及 物理モデル・統計モデルの最適バランスの自動化 データ同化・機械学習の融合と応用展開 データ同化 + 機械学習 天気予報 ロボティクス 経済モデリング 宇宙天気 海洋学 未来の応用 データ同化・機械学習のインパクト 物理モデル・データ駆動アプローチの相乗効果により、 複雑系の予測・制御・理解に革新をもたらす 機械学習分野におけるデータ同化入門 10 / 10


 hayata_yamamoto
 inesmontani
 aleyda
 geoffreycrofte
 greggifford
 eitanlees
 michaelherold
 lara
 marcduiker
 427marketing
 addyosmani
 aki_iinuma
 honzajavorek