Share
Embed
滑空スポーツ講習会2026(実技講習)EMFT講習 実施要領/JSA EMFT 2026 procedure
滑空スポーツ講習会2026(EMFTオンライン学科講習/EMFT実技講習)
http://www.japan-soaring.or.jp/2026jsaemft/
公益社団法人日本滑空協会
講師 公益社団法人日本グライダークラブ 櫻井 玲子
JSA seminar
June 06, 2026
Transcript
4 slides
-
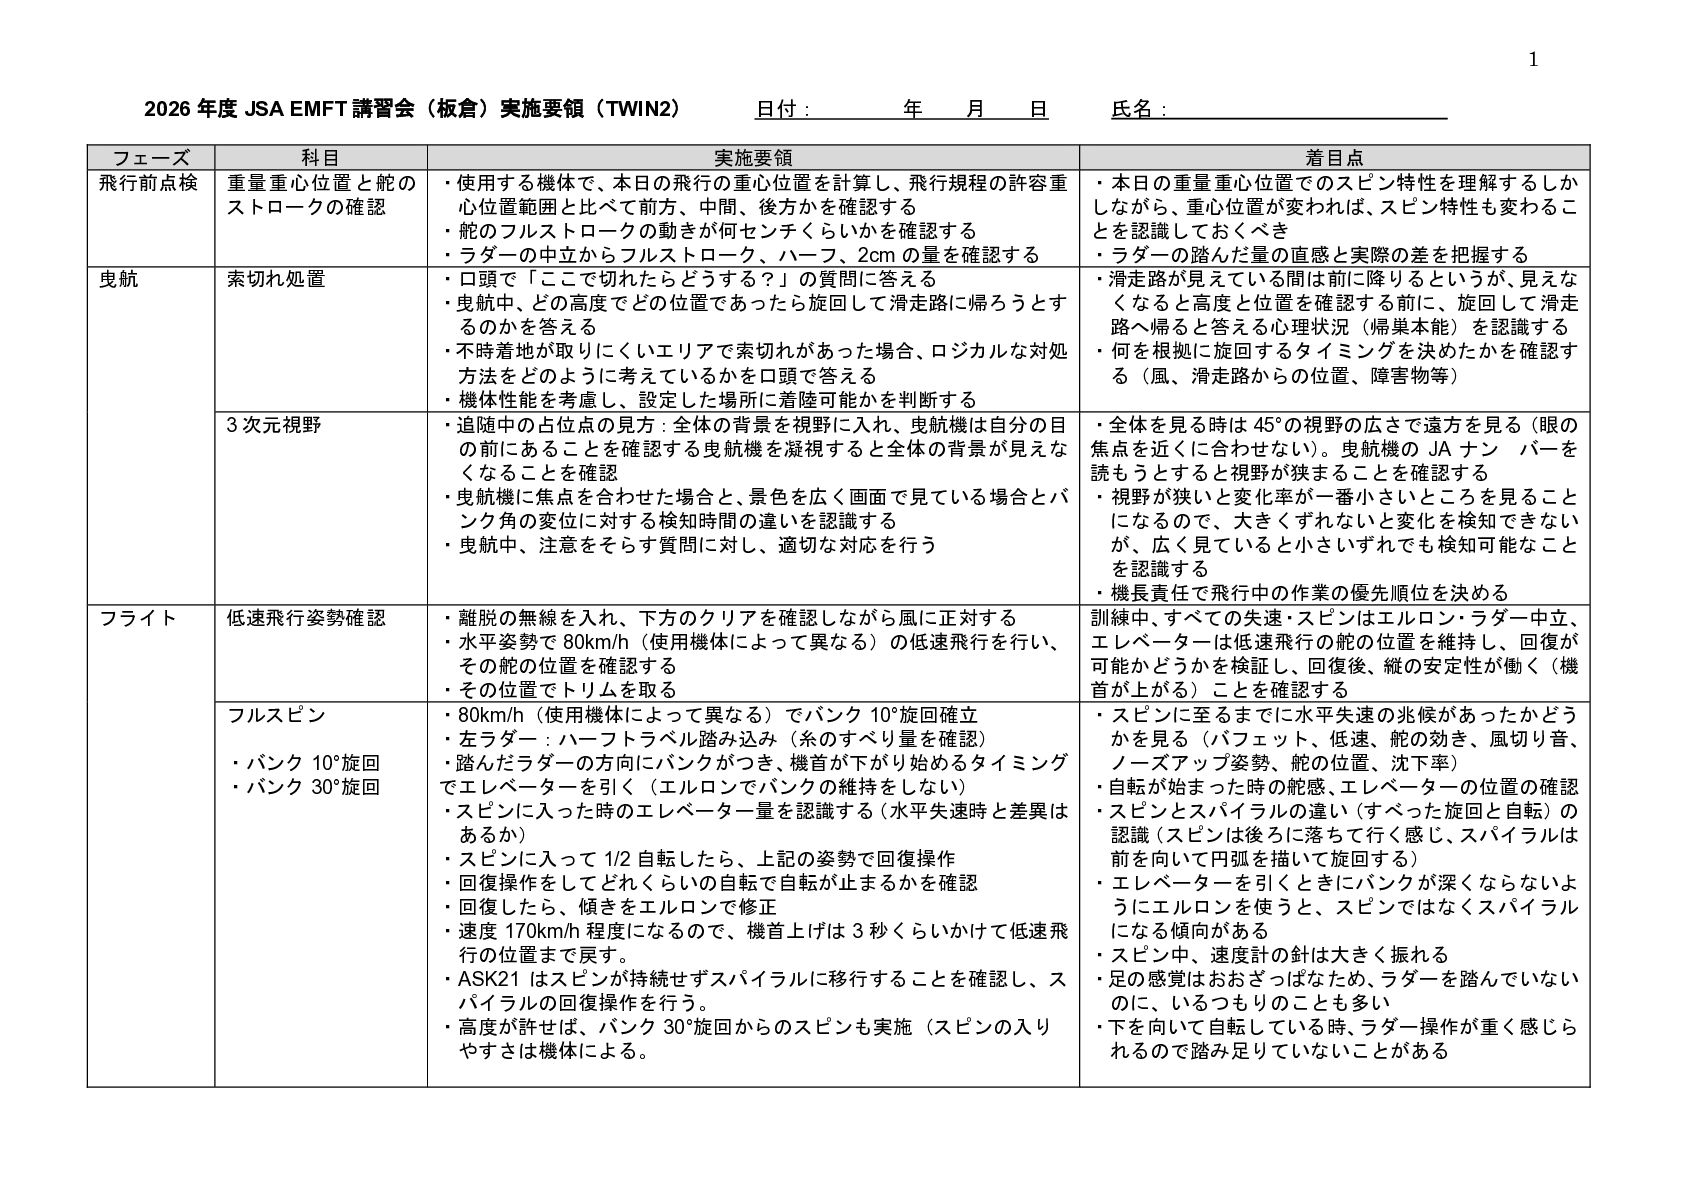
1 2026 年度 JSA EMFT 講習会(板倉)実施要領(TWIN2) フェーズ 飛行前点検 科目 重量重心位置と舵の
ストロークの確認 曳航 索切れ処置 3 次元視野 フライト 低速飛行姿勢確認 フルスピン ・バンク 10°旋回 ・バンク 30°旋回 日付: 年 月 日 実施要領 ・使用する機体で、本日の飛行の重心位置を計算し、飛行規程の許容重 心位置範囲と比べて前方、中間、後方かを確認する ・舵のフルストロークの動きが何センチくらいかを確認する ・ラダーの中立からフルストローク、ハーフ、2cm の量を確認する ・口頭で「ここで切れたらどうする?」の質問に答える ・曳航中、どの高度でどの位置であったら旋回して滑走路に帰ろうとす るのかを答える ・不時着地が取りにくいエリアで索切れがあった場合、ロジカルな対処 方法をどのように考えているかを口頭で答える ・機体性能を考慮し、設定した場所に着陸可能かを判断する ・追随中の占位点の見方:全体の背景を視野に入れ、曳航機は自分の目 の前にあることを確認する曳航機を凝視すると全体の背景が見えな くなることを確認 ・曳航機に焦点を合わせた場合と、景色を広く画面で見ている場合とバ ンク角の変位に対する検知時間の違いを認識する ・曳航中、注意をそらす質問に対し、適切な対応を行う ・離脱の無線を入れ、下方のクリアを確認しながら風に正対する ・水平姿勢で 80km/h(使用機体によって異なる)の低速飛行を行い、 その舵の位置を確認する ・その位置でトリムを取る ・80km/h(使用機体によって異なる)でバンク 10°旋回確立 ・左ラダー:ハーフトラベル踏み込み(糸のすべり量を確認) ・踏んだラダーの方向にバンクがつき、機首が下がり始めるタイミング でエレベーターを引く(エルロンでバンクの維持をしない) ・スピンに入った時のエレベーター量を認識する(水平失速時と差異は あるか) ・スピンに入って 1/2 自転したら、上記の姿勢で回復操作 ・回復操作をしてどれくらいの自転で自転が止まるかを確認 ・回復したら、傾きをエルロンで修正 ・速度 170km/h 程度になるので、機首上げは 3 秒くらいかけて低速飛 行の位置まで戻す。 ・ASK21 はスピンが持続せずスパイラルに移行することを確認し、ス パイラルの回復操作を行う。 ・高度が許せば、バンク 30°旋回からのスピンも実施(スピンの入り やすさは機体による。 氏名: 着目点 ・本日の重量重心位置でのスピン特性を理解するしか しながら、重心位置が変われば、スピン特性も変わるこ とを認識しておくべき ・ラダーの踏んだ量の直感と実際の差を把握する ・滑走路が見えている間は前に降りるというが、見えな くなると高度と位置を確認する前に、旋回して滑走 路へ帰ると答える心理状況(帰巣本能)を認識する ・何を根拠に旋回するタイミングを決めたかを確認す る(風、滑走路からの位置、障害物等) ・全体を見る時は 45°の視野の広さで遠方を見る(眼の 焦点を近くに合わせない)。曳航機の JA ナン バーを 読もうとすると視野が狭まることを確認する ・視野が狭いと変化率が一番小さいところを見ること になるので、大きくずれないと変化を検知できない が、広く見ていると小さいずれでも検知可能なこと を認識する ・機長責任で飛行中の作業の優先順位を決める 訓練中、すべての失速・スピンはエルロン・ラダー中立、 エレベーターは低速飛行の舵の位置を維持し、回復が 可能かどうかを検証し、回復後、縦の安定性が働く(機 首が上がる)ことを確認する ・スピンに至るまでに水平失速の兆候があったかどう かを見る(バフェット、低速、舵の効き、風切り音、 ノーズアップ姿勢、舵の位置、沈下率) ・自転が始まった時の舵感、エレベーターの位置の確認 ・スピンとスパイラルの違い(すべった旋回と自転)の 認識(スピンは後ろに落ちて行く感じ、スパイラルは 前を向いて円弧を描いて旋回する) ・エレベーターを引くときにバンクが深くならないよ うにエルロンを使うと、スピンではなくスパイラル になる傾向がある ・スピン中、速度計の針は大きく振れる ・足の感覚はおおざっぱなため、ラダーを踏んでいない のに、いるつもりのことも多い ・下を向いて自転している時、ラダー操作が重く感じら れるので踏み足りていないことがある -
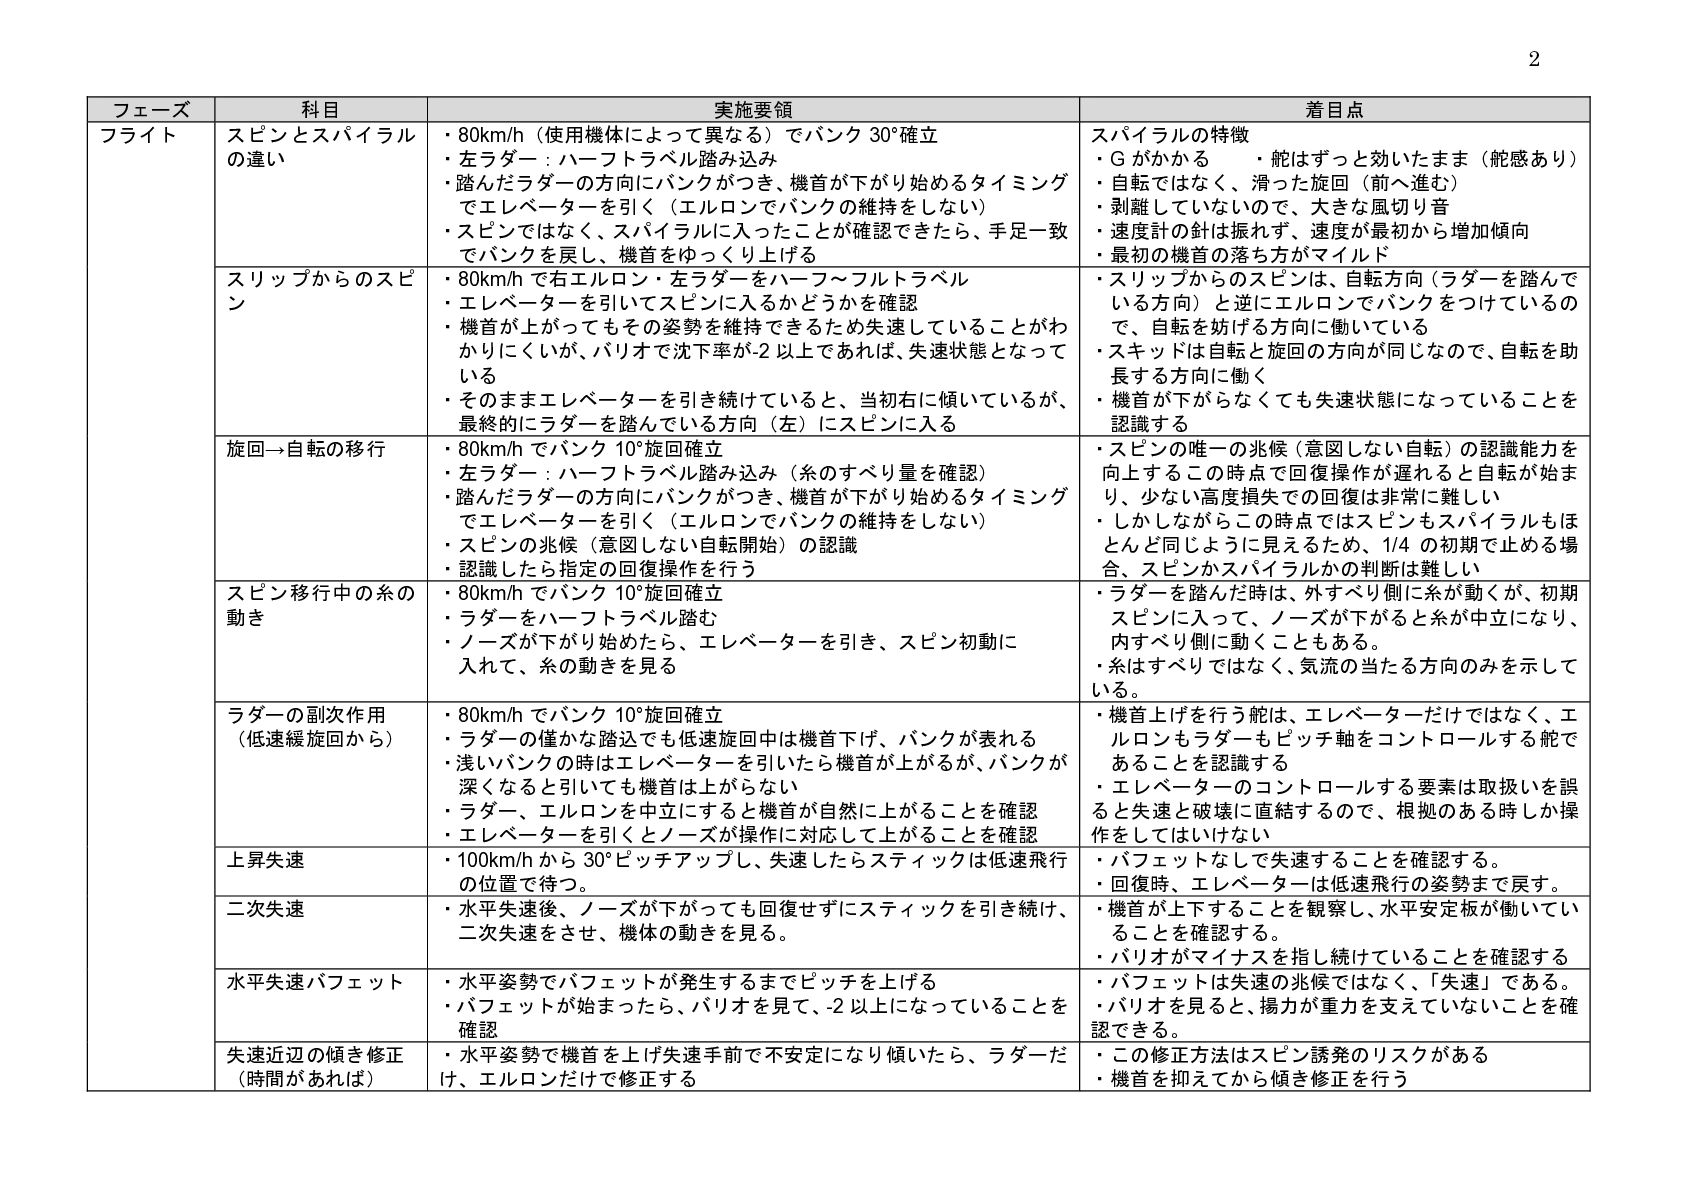
2 フェーズ フライト 科目 スピンとスパイラル の違い スリップからのスピ ン 旋回→自転の移行 スピン移行中の糸の
動き ラダーの副次作用 (低速緩旋回から) 上昇失速 二次失速 水平失速バフェット 失速近辺の傾き修正 (時間があれば) 実施要領 着目点 ・80km/h(使用機体によって異なる)でバンク 30°確立 スパイラルの特徴 ・左ラダー:ハーフトラベル踏み込み ・G がかかる ・舵はずっと効いたまま(舵感あり) ・踏んだラダーの方向にバンクがつき、機首が下がり始めるタイミング ・自転ではなく、滑った旋回(前へ進む) でエレベーターを引く(エルロンでバンクの維持をしない) ・剥離していないので、大きな風切り音 ・スピンではなく、スパイラルに入ったことが確認できたら、手足一致 ・速度計の針は振れず、速度が最初から増加傾向 でバンクを戻し、機首をゆっくり上げる ・最初の機首の落ち方がマイルド ・80km/h で右エルロン・左ラダーをハーフ~フルトラベル ・スリップからのスピンは、自転方向(ラダーを踏んで ・エレベーターを引いてスピンに入るかどうかを確認 いる方向)と逆にエルロンでバンクをつけているの ・機首が上がってもその姿勢を維持できるため失速していることがわ で、自転を妨げる方向に働いている かりにくいが、バリオで沈下率が-2 以上であれば、失速状態となって ・スキッドは自転と旋回の方向が同じなので、自転を助 いる 長する方向に働く ・そのままエレベーターを引き続けていると、当初右に傾いているが、 ・機首が下がらなくても失速状態になっていることを 最終的にラダーを踏んでいる方向(左)にスピンに入る 認識する ・80km/h でバンク 10°旋回確立 ・スピンの唯一の兆候(意図しない自転)の認識能力を ・左ラダー:ハーフトラベル踏み込み(糸のすべり量を確認) 向上するこの時点で回復操作が遅れると自転が始ま ・踏んだラダーの方向にバンクがつき、機首が下がり始めるタイミング り、少ない高度損失での回復は非常に難しい でエレベーターを引く(エルロンでバンクの維持をしない) ・しかしながらこの時点ではスピンもスパイラルもほ ・スピンの兆候(意図しない自転開始)の認識 とんど同じように見えるため、1/4 の初期で止める場 ・認識したら指定の回復操作を行う 合、スピンかスパイラルかの判断は難しい ・80km/h でバンク 10°旋回確立 ・ラダーを踏んだ時は、外すべり側に糸が動くが、初期 ・ラダーをハーフトラベル踏む スピンに入って、ノーズが下がると糸が中立になり、 ・ノーズが下がり始めたら、エレベーターを引き、スピン初動に 内すべり側に動くこともある。 入れて、糸の動きを見る ・糸はすべりではなく、気流の当たる方向のみを示して いる。 ・80km/h でバンク 10°旋回確立 ・機首上げを行う舵は、エレベーターだけではなく、エ ・ラダーの僅かな踏込でも低速旋回中は機首下げ、バンクが表れる ルロンもラダーもピッチ軸をコントロールする舵で ・浅いバンクの時はエレベーターを引いたら機首が上がるが、バンクが あることを認識する 深くなると引いても機首は上がらない ・エレベーターのコントロールする要素は取扱いを誤 ・ラダー、エルロンを中立にすると機首が自然に上がることを確認 ると失速と破壊に直結するので、根拠のある時しか操 ・エレベーターを引くとノーズが操作に対応して上がることを確認 作をしてはいけない ・100km/h から 30°ピッチアップし、失速したらスティックは低速飛行 ・バフェットなしで失速することを確認する。 の位置で待つ。 ・回復時、エレベーターは低速飛行の姿勢まで戻す。 ・水平失速後、ノーズが下がっても回復せずにスティックを引き続け、 ・機首が上下することを観察し、水平安定板が働いてい 二次失速をさせ、機体の動きを見る。 ることを確認する。 ・バリオがマイナスを指し続けていることを確認する ・水平姿勢でバフェットが発生するまでピッチを上げる ・バフェットは失速の兆候ではなく、 「失速」である。 ・バフェットが始まったら、バリオを見て、-2 以上になっていることを ・バリオを見ると、揚力が重力を支えていないことを確 確認 認できる。 ・水平姿勢で機首を上げ失速手前で不安定になり傾いたら、ラダーだ ・この修正方法はスピン誘発のリスクがある け、エルロンだけで修正する ・機首を抑えてから傾き修正を行う -
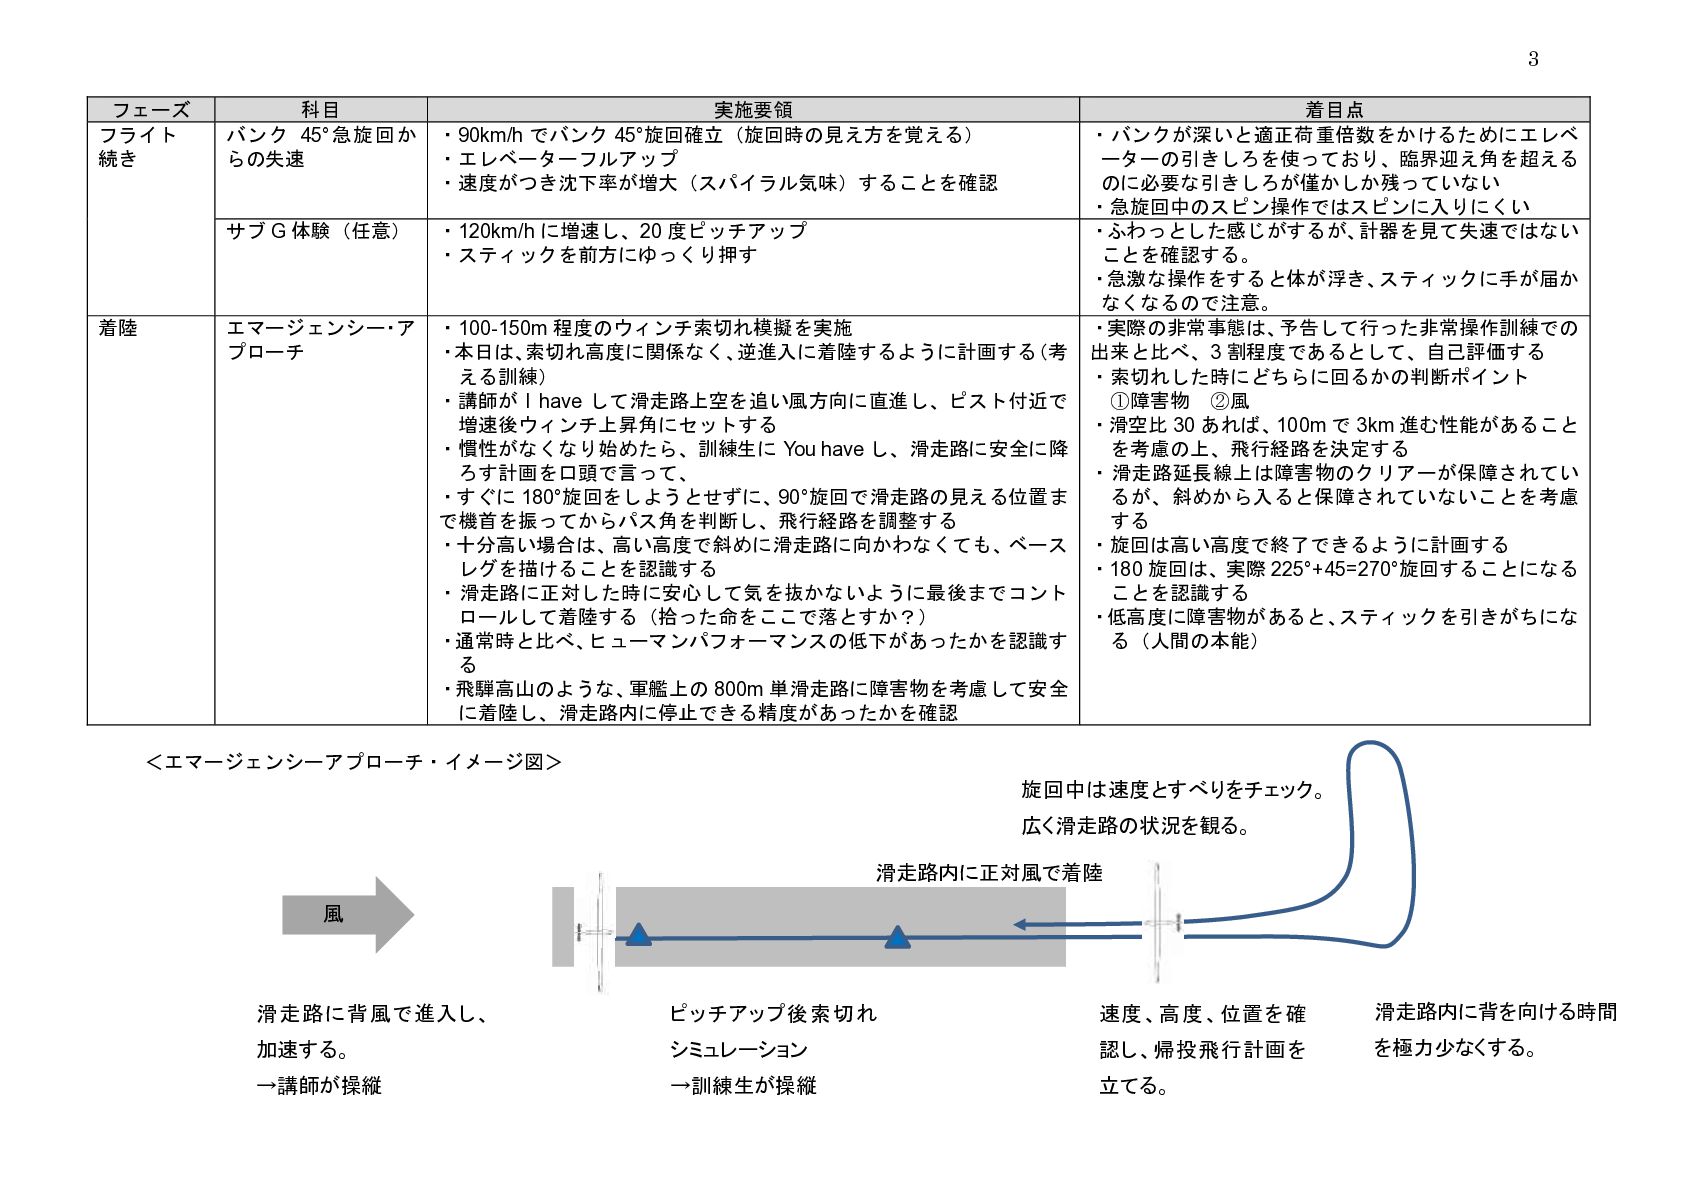
3 フェーズ フライト 続き 着陸 科目 バンク 45°急旋回か らの失速 実施要領
・90km/h でバンク 45°旋回確立(旋回時の見え方を覚える) ・エレベーターフルアップ ・速度がつき沈下率が増大(スパイラル気味)することを確認 サブ G 体験(任意) ・120km/h に増速し、20 度ピッチアップ ・スティックを前方にゆっくり押す エマージェンシー・ア プローチ ・100-150m 程度のウィンチ索切れ模擬を実施 ・本日は、索切れ高度に関係なく、逆進入に着陸するように計画する(考 える訓練) ・講師が I have して滑走路上空を追い風方向に直進し、ピスト付近で 増速後ウィンチ上昇角にセットする ・慣性がなくなり始めたら、訓練生に You have し、滑走路に安全に降 ろす計画を口頭で言って、 ・すぐに 180°旋回をしようとせずに、90°旋回で滑走路の見える位置ま で機首を振ってからパス角を判断し、飛行経路を調整する ・十分高い場合は、高い高度で斜めに滑走路に向かわなくても、ベース レグを描けることを認識する ・滑走路に正対した時に安心して気を抜かないように最後までコント ロールして着陸する(拾った命をここで落とすか?) ・通常時と比べ、ヒューマンパフォーマンスの低下があったかを認識す る ・飛騨高山のような、軍艦上の 800m 単滑走路に障害物を考慮して安全 に着陸し、滑走路内に停止できる精度があったかを確認 着目点 ・バンクが深いと適正荷重倍数をかけるためにエレベ ーターの引きしろを使っており、臨界迎え角を超える のに必要な引きしろが僅かしか残っていない ・急旋回中のスピン操作ではスピンに入りにくい ・ふわっとした感じがするが、計器を見て失速ではない ことを確認する。 ・急激な操作をすると体が浮き、スティックに手が届か なくなるので注意。 ・実際の非常事態は、予告して行った非常操作訓練での 出来と比べ、3 割程度であるとして、自己評価する ・索切れした時にどちらに回るかの判断ポイント ①障害物 ②風 ・滑空比 30 あれば、100m で 3km 進む性能があること を考慮の上、飛行経路を決定する ・滑走路延長線上は障害物のクリアーが保障されてい るが、斜めから入ると保障されていないことを考慮 する ・旋回は高い高度で終了できるように計画する ・180 旋回は、実際 225°+45=270°旋回することになる ことを認識する ・低高度に障害物があると、スティックを引きがちにな る(人間の本能) <エマージェンシーアプローチ・イメージ図> 旋回中は速度とすべりをチェック。 広く滑走路の状況を観る。 滑走路内に正対風で着陸 風 滑走路に背風で進入し、 ピッチアップ後索切れ 速度、高度、位置を確 滑走路内に背を向ける時間 加速する。 シミュレーション 認し、帰投飛行計画を を極力少なくする。 →講師が操縦 →訓練生が操縦 立てる。 -
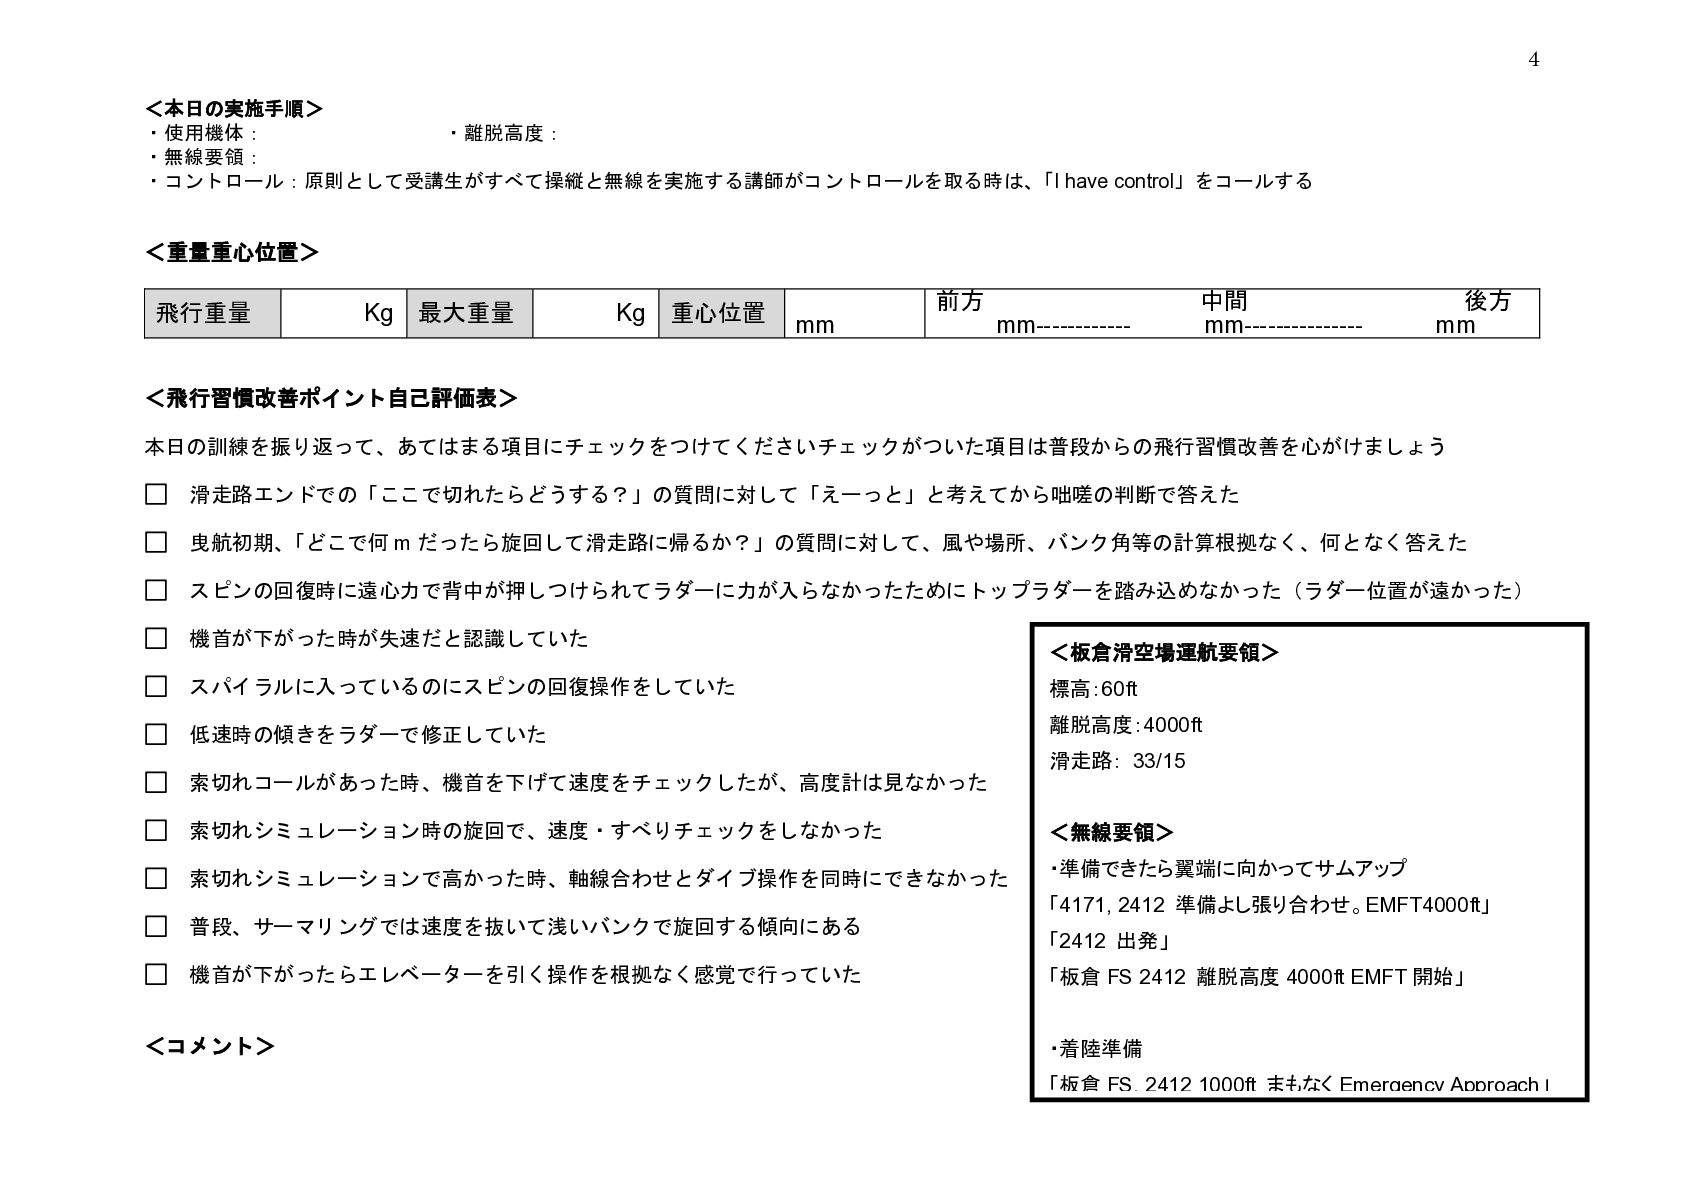
4 <本日の実施手順> ・使用機体: ・離脱高度: ・無線要領: ・コントロール:原則として受講生がすべて操縦と無線を実施する講師がコントロールを取る時は、「I have control」をコールする <重量重心位置> 飛行重量
Kg 最大重量 Kg 重心位置 mm 前方 mm------------ 中間 mm--------------- 後方 mm <飛行習慣改善ポイント自己評価表> 本日の訓練を振り返って、あてはまる項目にチェックをつけてくださいチェックがついた項目は普段からの飛行習慣改善を心がけましょう 滑走路エンドでの「ここで切れたらどうする?」の質問に対して「えーっと」と考えてから咄嗟の判断で答えた 曳航初期、 「どこで何 m だったら旋回して滑走路に帰るか?」の質問に対して、風や場所、バンク角等の計算根拠なく、何となく答えた スピンの回復時に遠心力で背中が押しつけられてラダーに力が入らなかったためにトップラダーを踏み込めなかった(ラダー位置が遠かった) 機首が下がった時が失速だと認識していた <板倉滑空場運航要領> スパイラルに入っているのにスピンの回復操作をしていた 標高:60ft 低速時の傾きをラダーで修正していた 離脱高度:4000ft 索切れコールがあった時、機首を下げて速度をチェックしたが、高度計は見なかった 滑走路: 33/15 索切れシミュレーション時の旋回で、速度・すべりチェックをしなかった <無線要領> 索切れシミュレーションで高かった時、軸線合わせとダイブ操作を同時にできなかった ・準備できたら翼端に向かってサムアップ 普段、サーマリングでは速度を抜いて浅いバンクで旋回する傾向にある 機首が下がったらエレベーターを引く操作を根拠なく感覚で行っていた <コメント> 「4171, 2412 準備よし張り合わせ。EMFT4000ft」 「2412 出発」 「板倉 FS 2412 離脱高度 4000ft EMFT 開始」 ・着陸準備 「板倉 FS, 2412 1000ft まもなく Emergency Approach」