Share
Embed
Transcript
86 slides
-
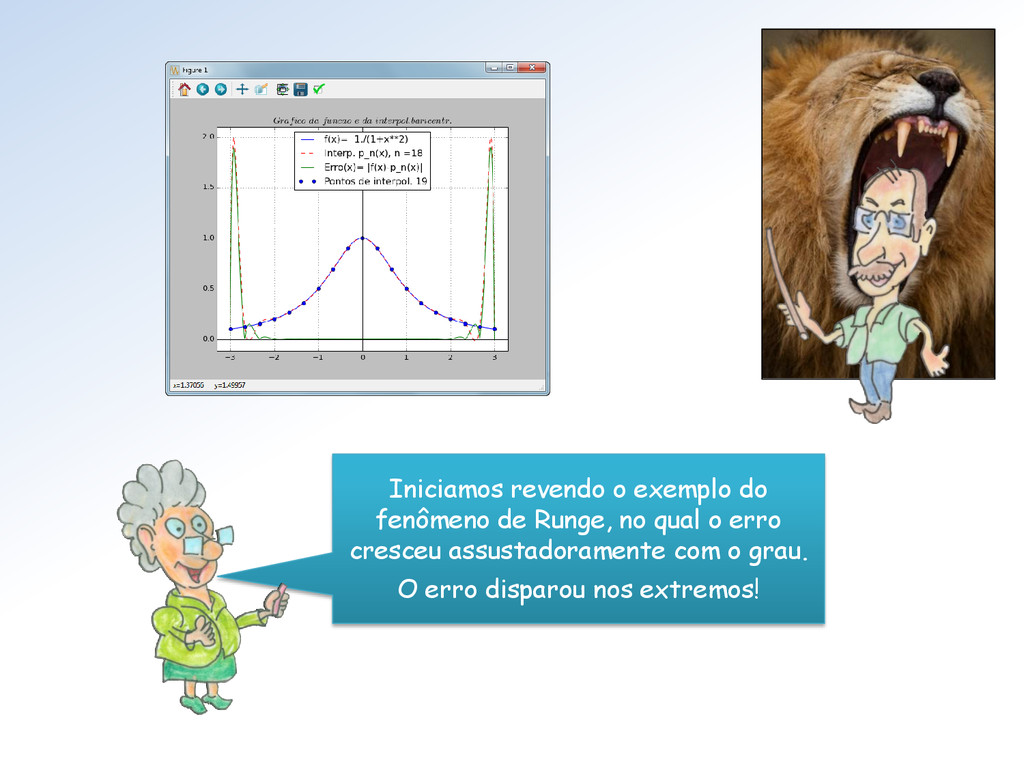
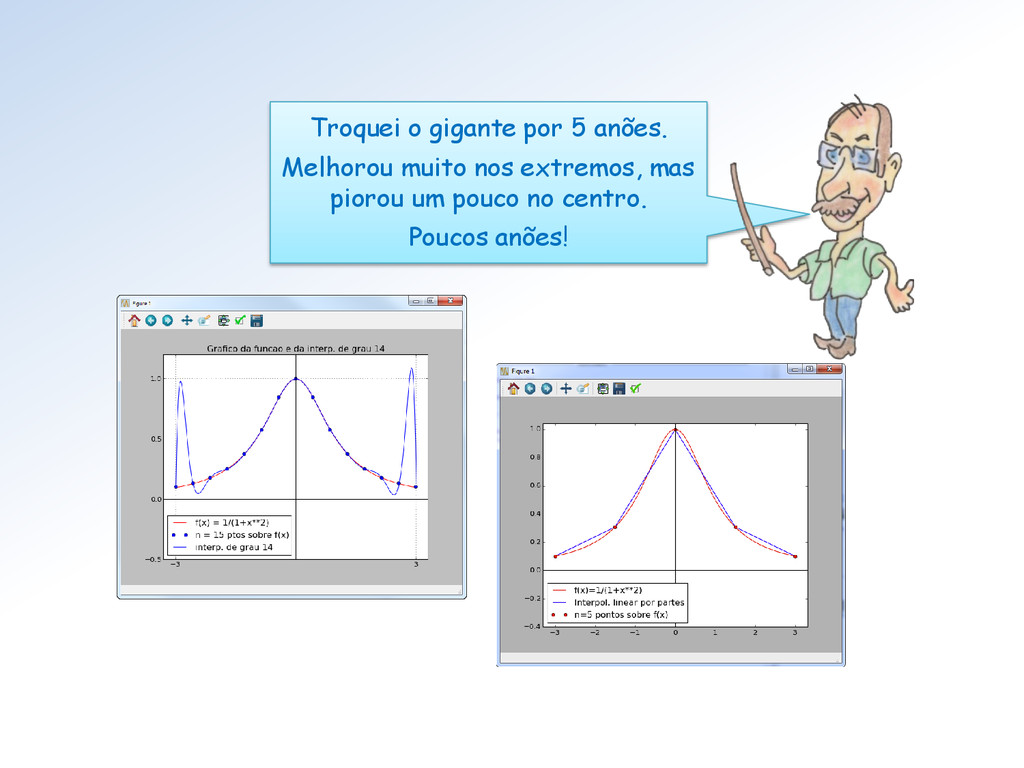
Iniciamos revendo o exemplo do fenômeno de Runge, no qual
o erro cresceu assustadoramente com o grau. O erro disparou nos extremos! -
DIVIDIR PARA CONQUISTAR! Troquem um gigante por muitos anões! E
aí Mestres, como faremos para matar esse leão? -
A ideia é muito simples: 1. Dividimos o intervalo [,
] em vários subintervalos. 2. Em cada sub-intervalo usamos uma polinomial de grau baixo. Dividir para conquistar é um mantra da computação. -
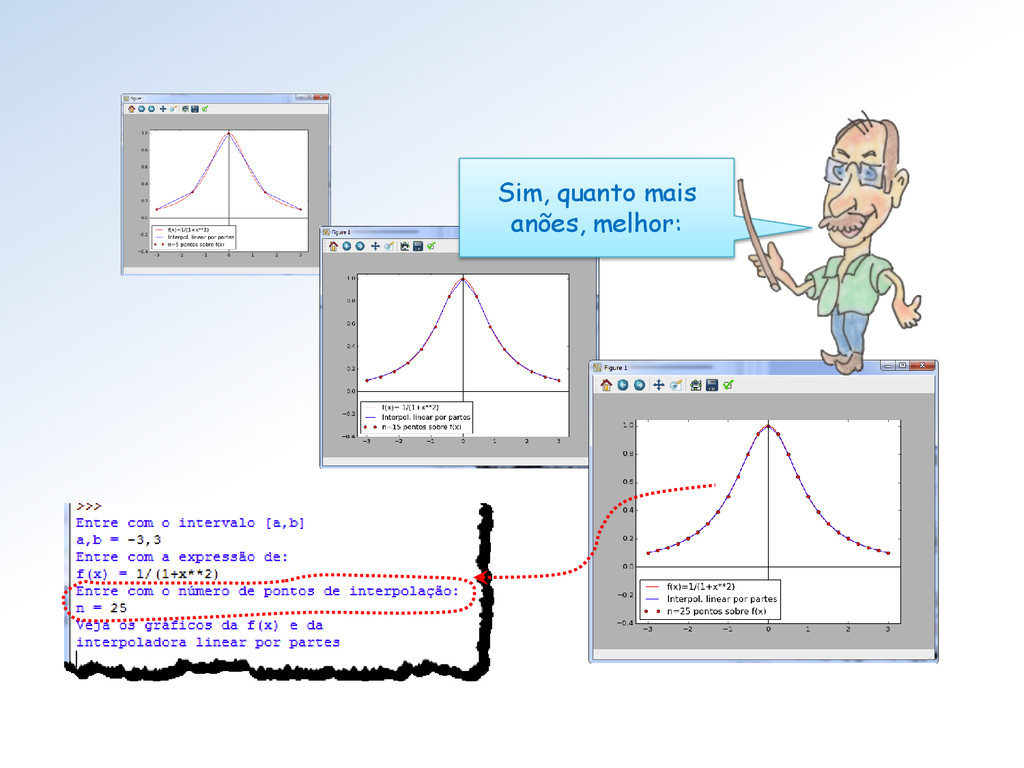
Troquei o gigante por 5 anões. Melhorou muito nos extremos,
mas piorou um pouco no centro. Poucos anões! -
Passaremos a analisar uma classe de espaços vetoriais importantíssima em
teoria de aproximação. -
Um desses espaços é o ℒ( , ). ℒ ,
é o subespaço de , constituído pelas funções que são lineares em cada sub-intervalo de uma partição [, ] = { = 0 < 1 < ⋯ < = } do intervalo [, ]. -
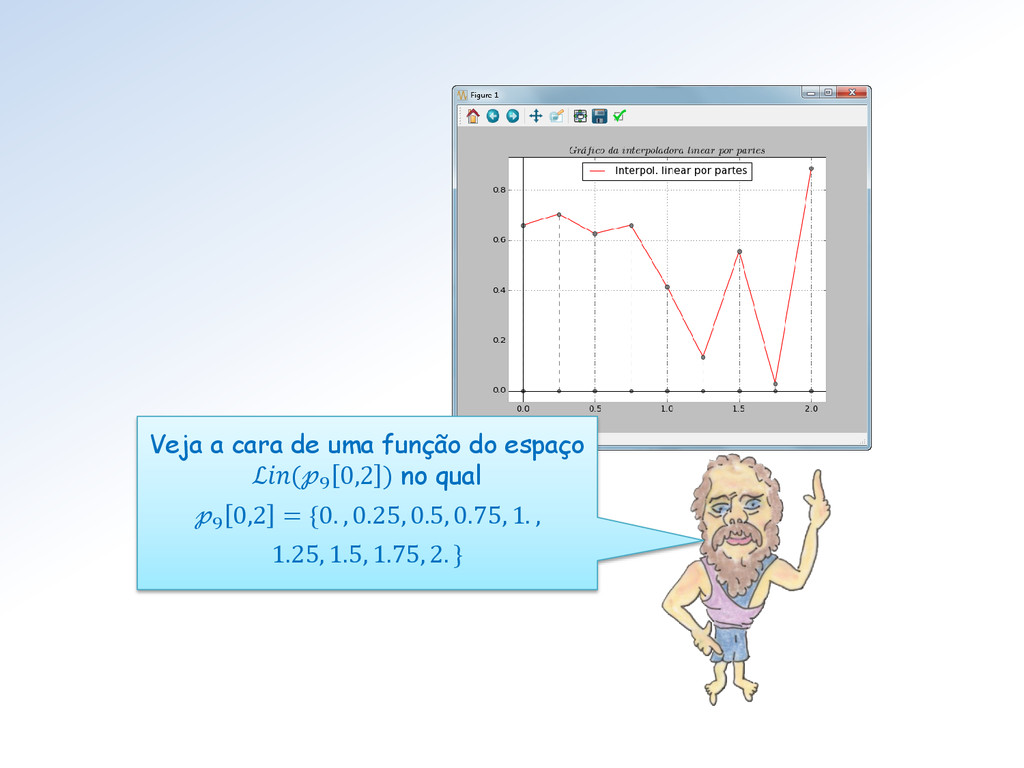
Veja a cara de uma função do espaço ℒ(9 0,2
) no qual 9 0,2 = {0. , 0.25, 0.5, 0.75, 1. , 1.25, 1.5, 1.75, 2. } -
O programa que produziu esse gráfico. Em vermelho a função
da scipy.interpolate que gera a interpoladora. Já, já vamos estudá-la. -
Todo espaco vetorial tem, ao menos, uma base. Mostre-nos uma
base do ℒ( , ), Mestra. Ah, minha filha, uma delas é uma coleção de chapéus de bruxa! -
Chapeus de bruxa, Mestra? Amei! Sim Loirinha. A base canônica
de ℒ( , ) é a coleção ℋ = {ℎ0 , ℎ1 , … , ℎ } constituída pelas N+1 “hat functions” que o Filósofo vai te mostrar na próxima transparência. -
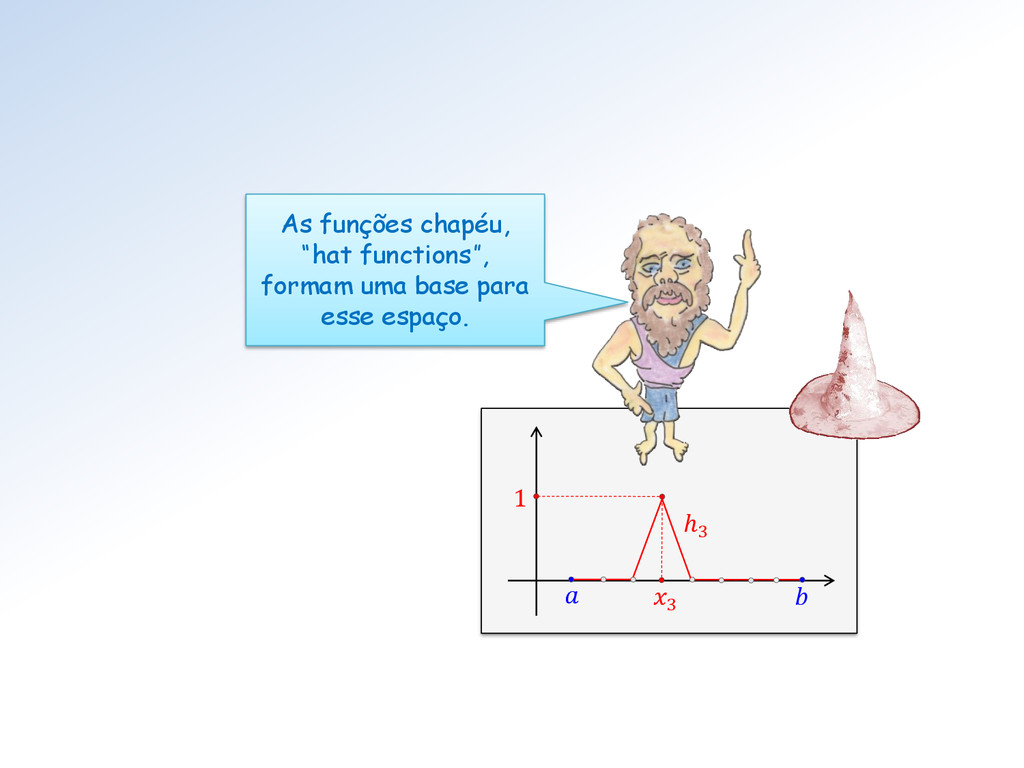
ℎ3 3 1 As funções chapéu, “hat functions”, formam uma
base para esse espaço. -
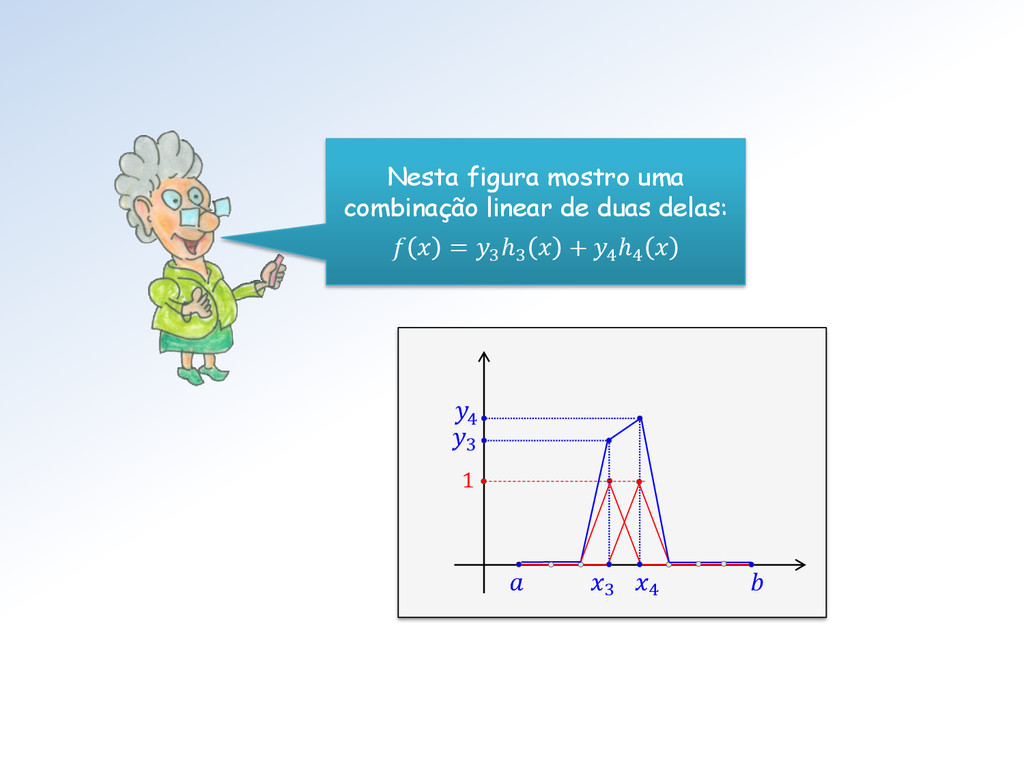
3 1 4 3 4 Nesta figura mostro uma combinação
linear de duas delas: = 3 ℎ3 + 4 ℎ4 -
ℎ3 3 1 Veremos adiante que o método dos elementos
finitos explora essa característica. O aspecto fundamental da “hat function” ℎ3 é que ela é nula fora dos dois subintervalos que possuem o ponto 3 . -
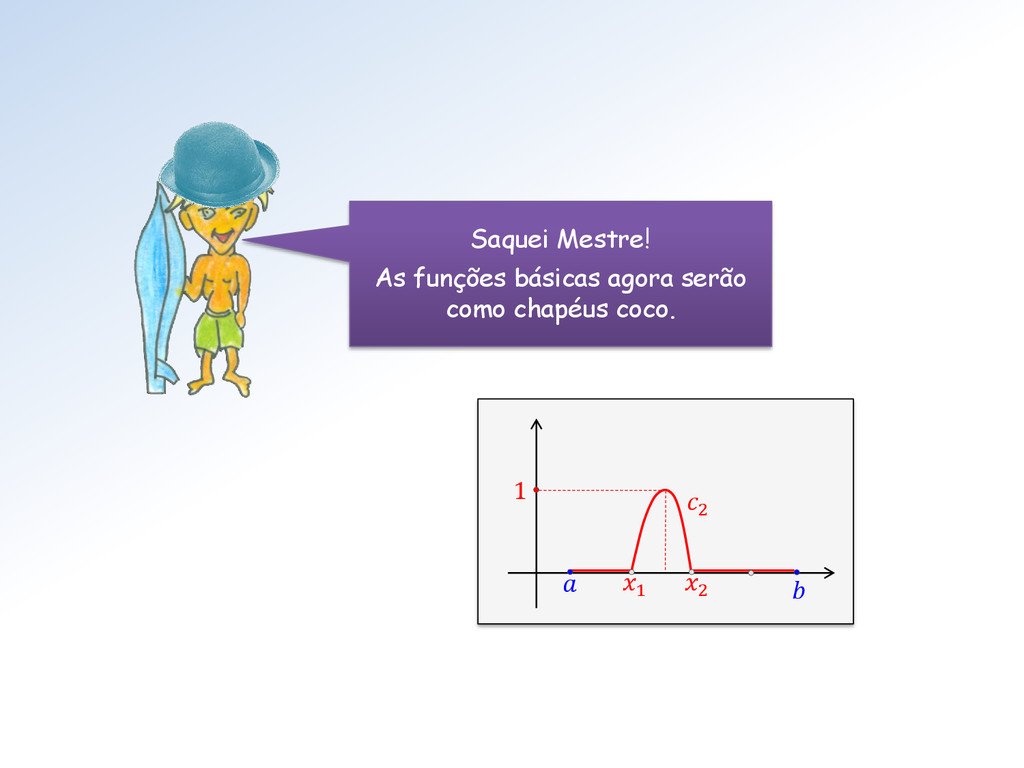
Você sabe porque o chamei aqui, Mr. Charlie Chaplin? Sei
sim, Mestre. Para mostrar meu chapéu coco! -
Eu explico, Surfista. Chapéus de bruxa são pontudos, mas chapéus
coco são arredondados – como parábolas. E dá para explicar porque, Mr. Chaplin? -
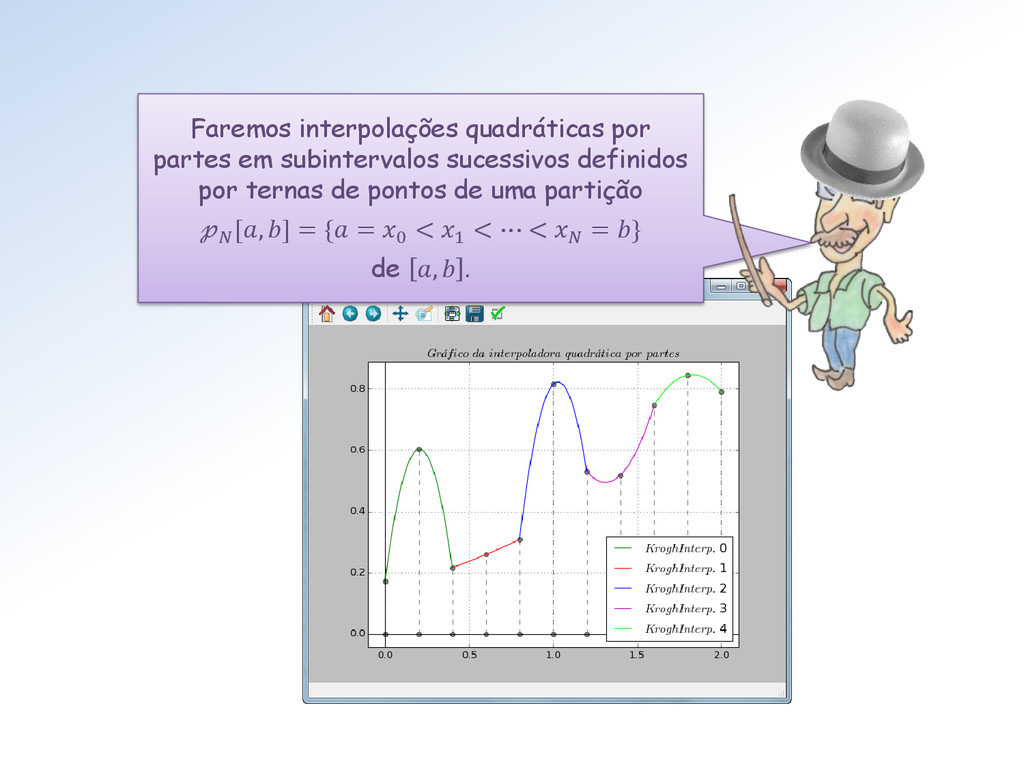
Faremos interpolações quadráticas por partes em subintervalos sucessivos definidos por
ternas de pontos de uma partição [, ] = { = 0 < 1 < ⋯ < = } de , . -
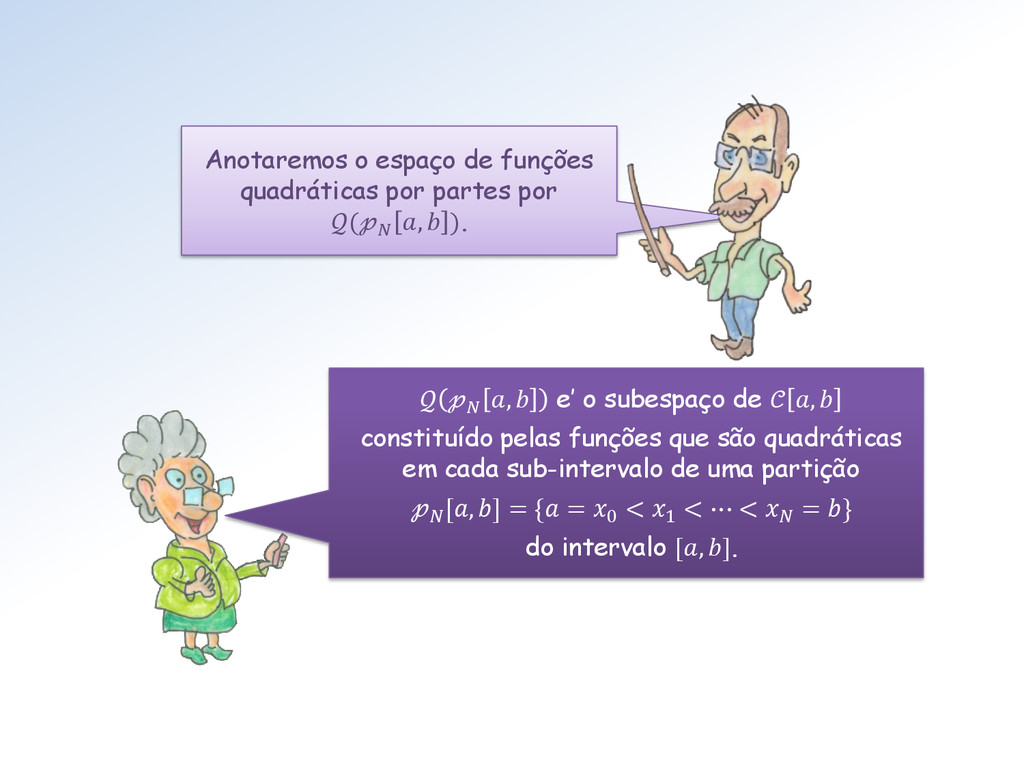
Anotaremos o espaço de funções quadráticas por partes por (
, ). , e’ o subespaço de , constituído pelas funções que são quadráticas em cada sub-intervalo de uma partição [, ] = { = 0 < 1 < ⋯ < = } do intervalo [, ]. -
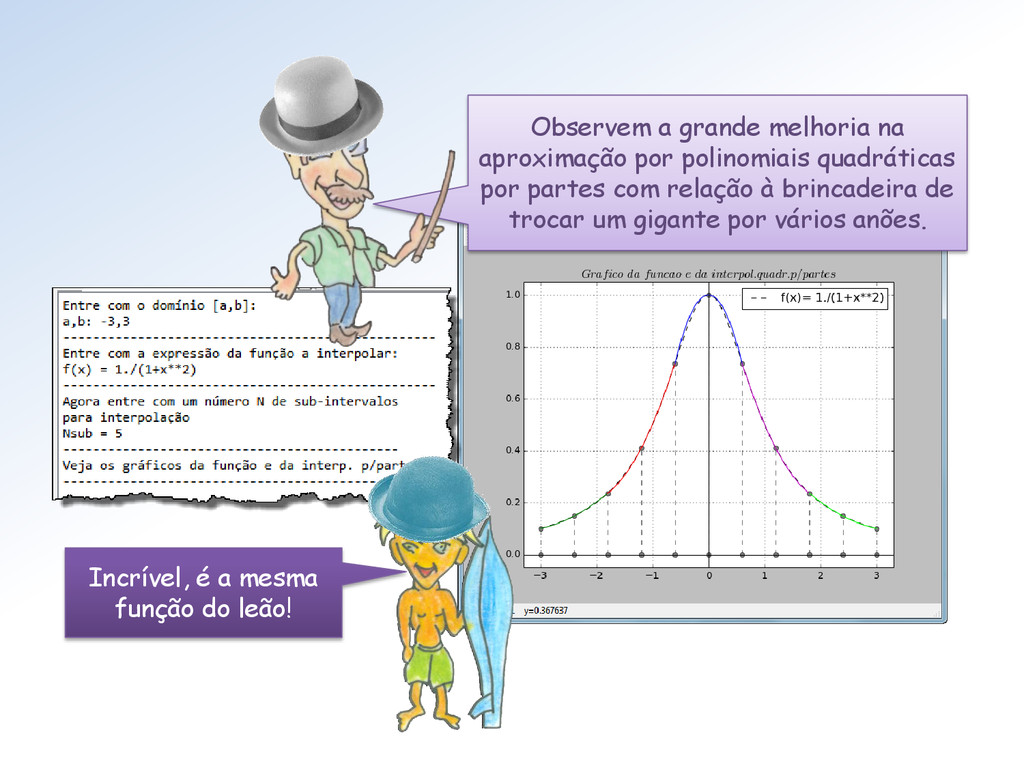
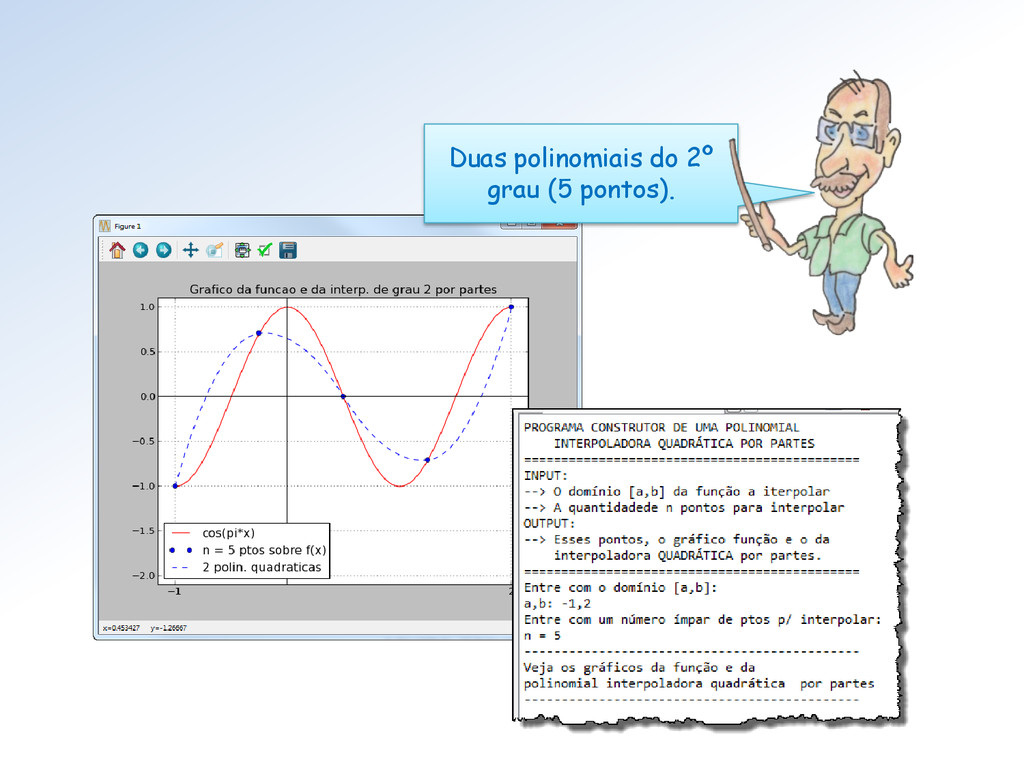
Observem a grande melhoria na aproximação por polinomiais quadráticas por
partes com relação à brincadeira de trocar um gigante por vários anões. Incrível, é a mesma função do leão! -
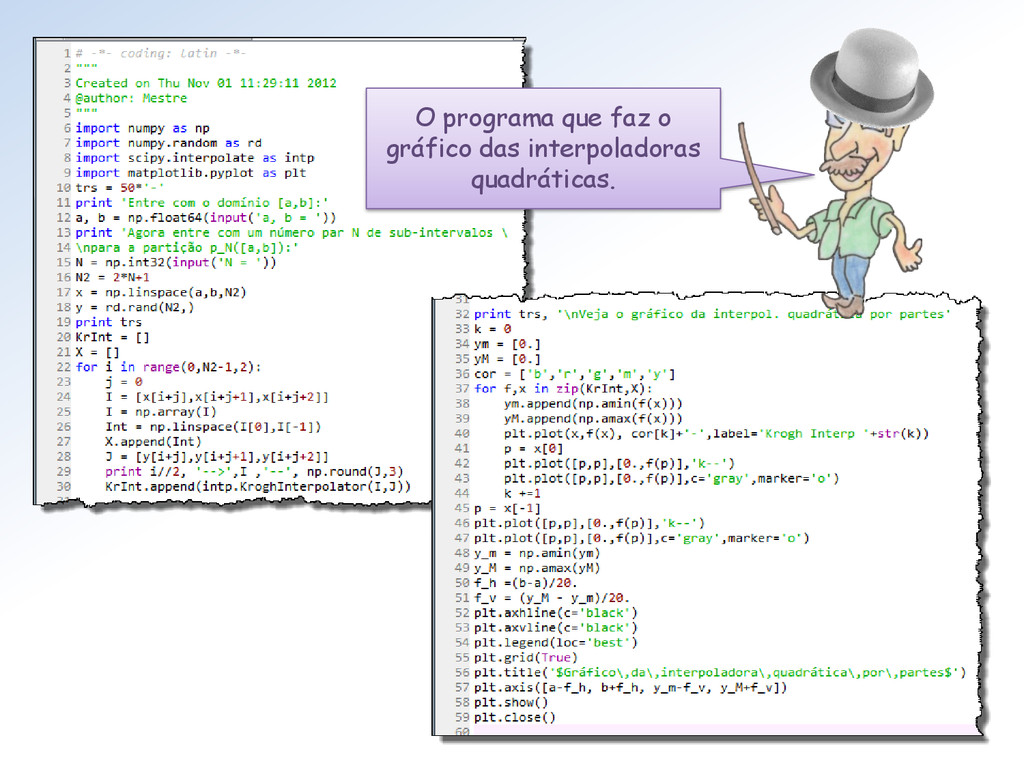
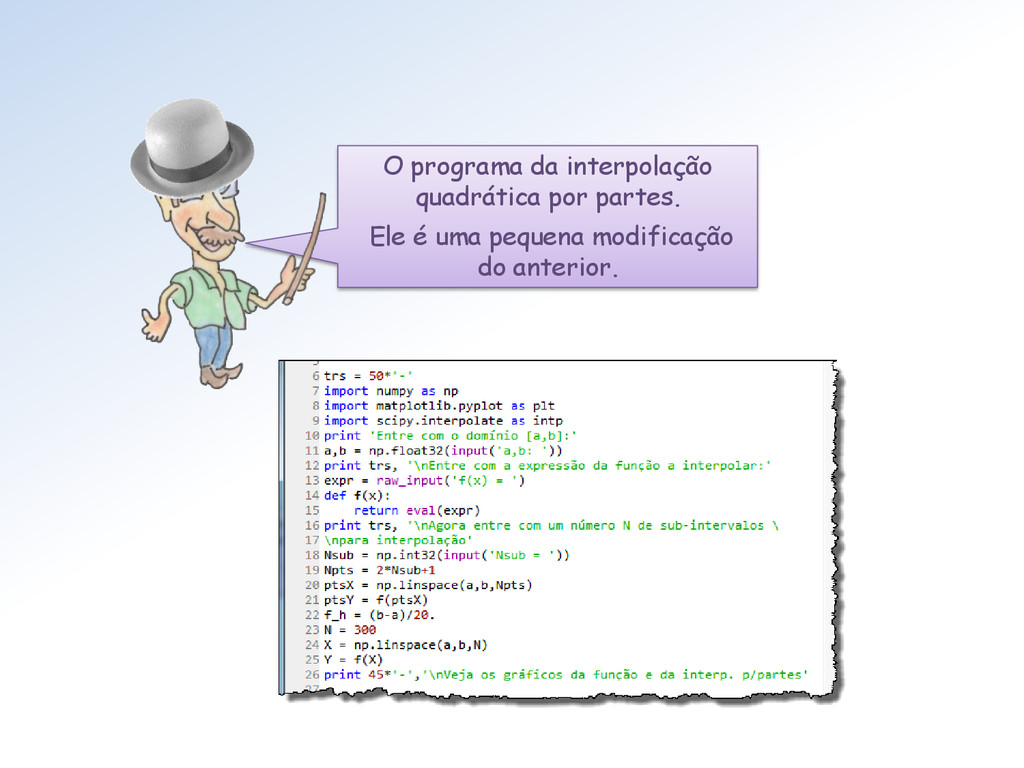
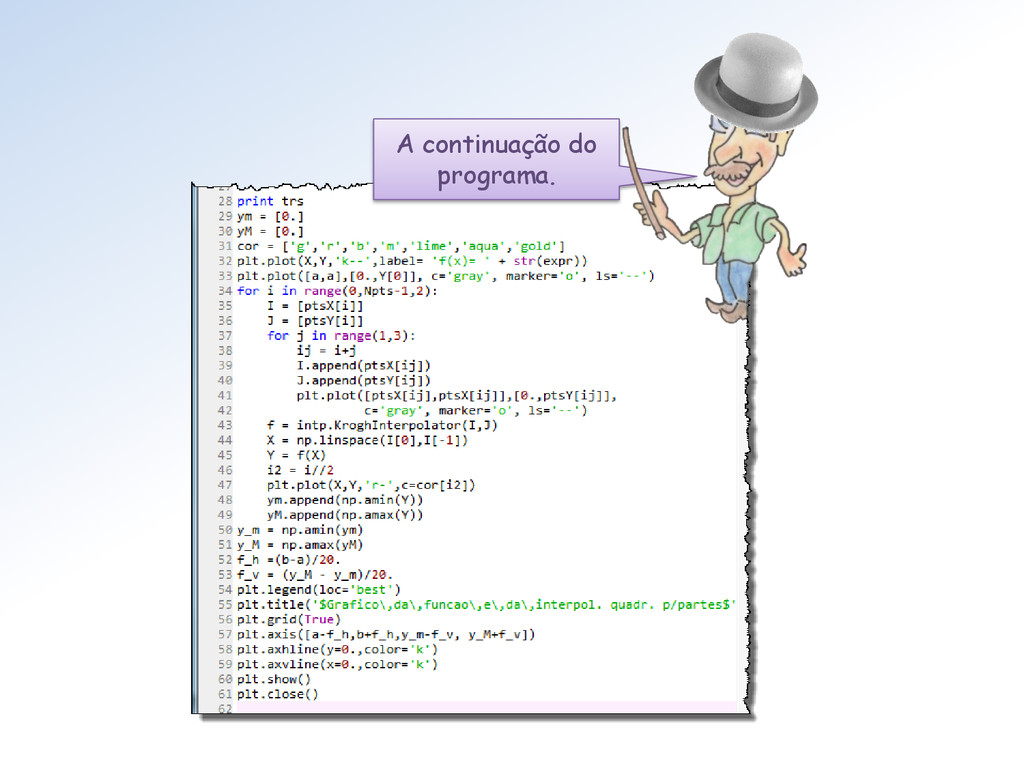
O programa da interpolação quadrática por partes. Ele é uma
pequena modificação do anterior. -
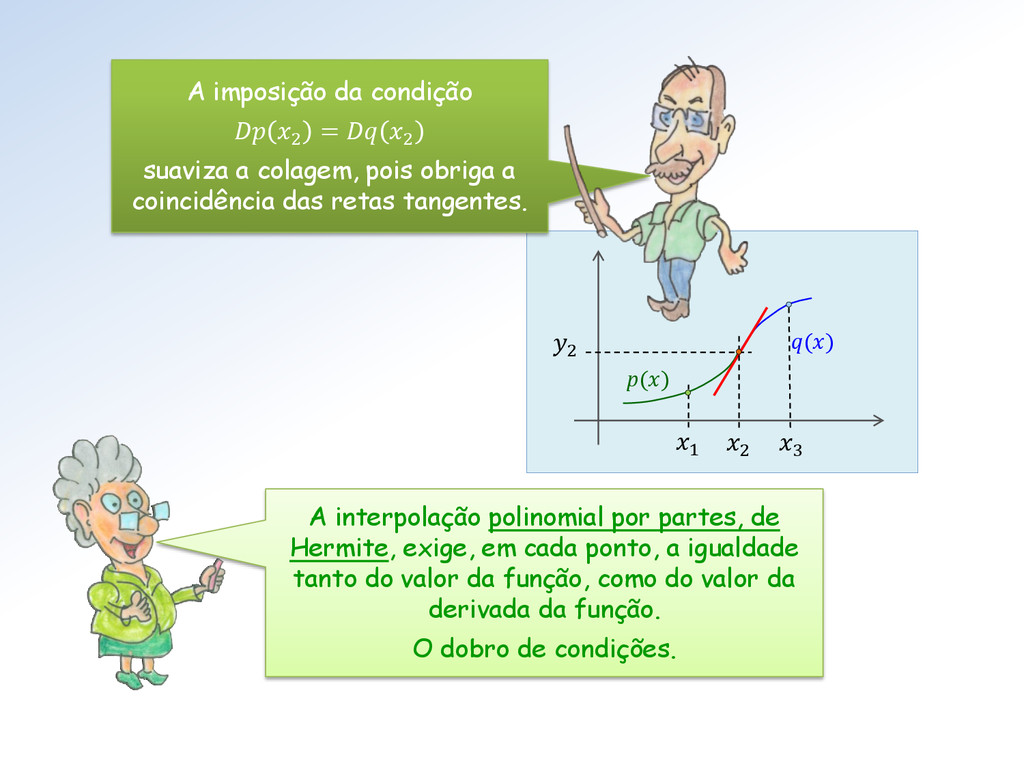
p() q() 2 2 3 1 Na interpolação polinomial por
partes, de Lagrange, a única exigência é a continuidade da interpolação. No gráfico: 2 = 2 = (2 ). -
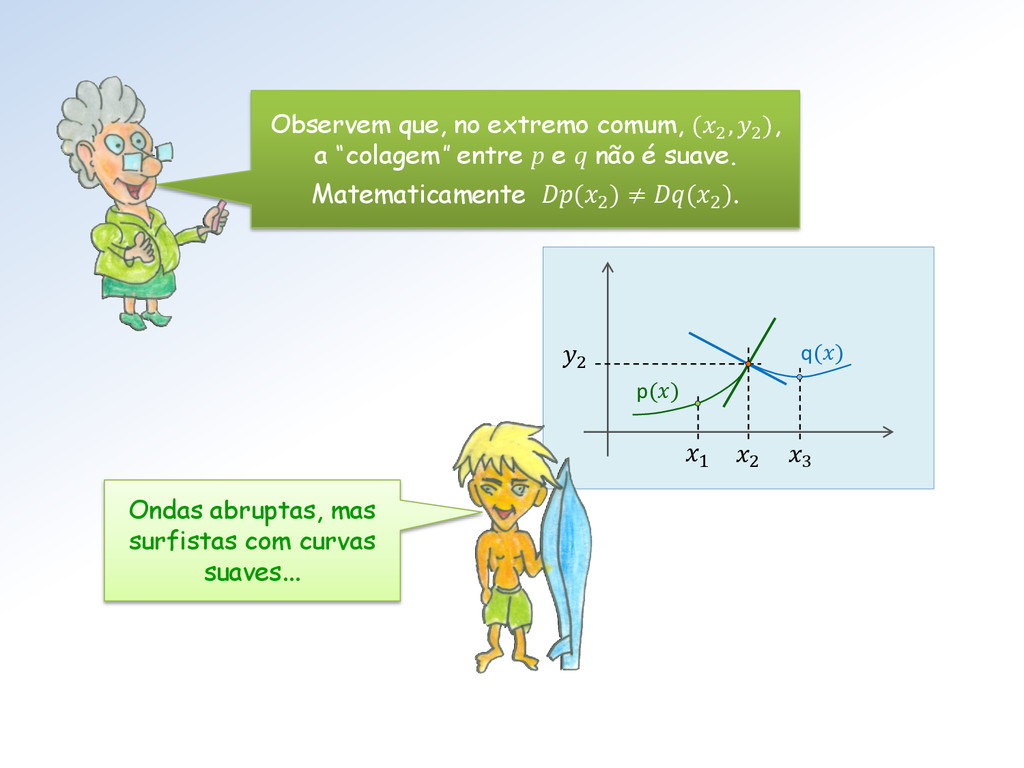
p() q() 2 2 3 1 Observem que, no extremo
comum, (2 , 2 ), a “colagem” entre p e q não é suave. Matematicamente (2 ) ≠ (2 ). Ondas abruptas, mas surfistas com curvas suaves... -
p() q() 2 2 3 1 A imposição da condição
2 = 2 suaviza a colagem, pois obriga a coincidência das retas tangentes. A interpolação polinomial por partes, de Hermite, exige, em cada ponto, a igualdade tanto do valor da função, como do valor da derivada da função. O dobro de condições. -
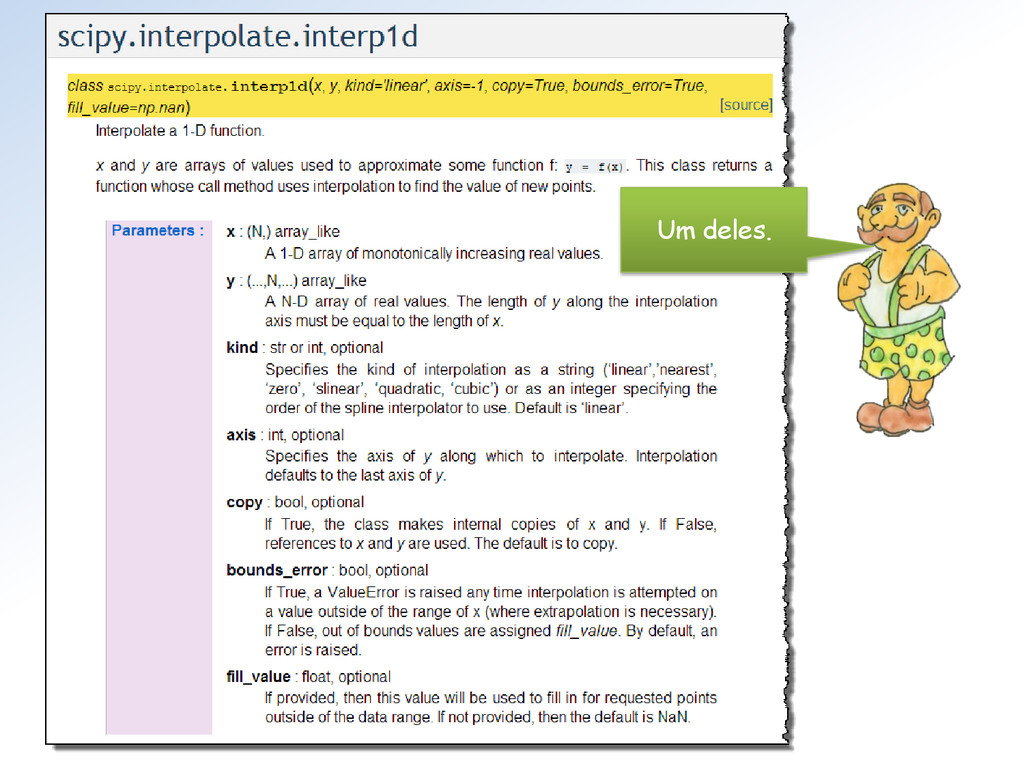
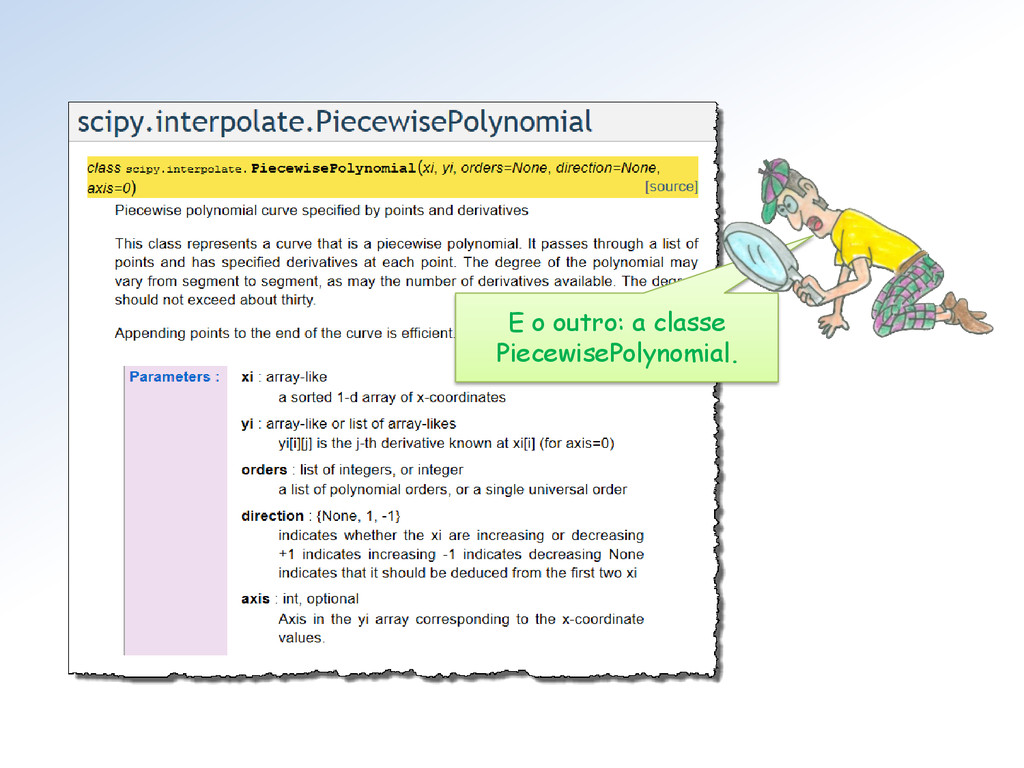
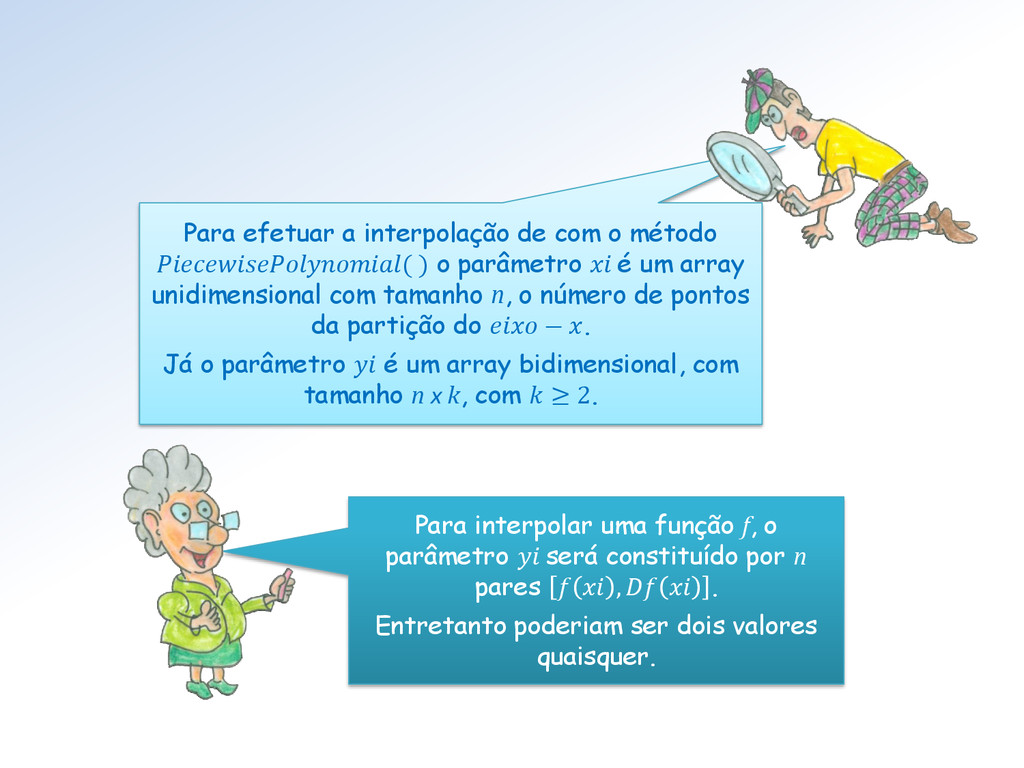
Para efetuar a interpolação de com o método ( )
o parâmetro é um array unidimensional com tamanho n, o número de pontos da partição do − . Já o parâmetro é um array bidimensional, com tamanho n x k, com ≥ 2. Para interpolar uma função f, o parâmetro será constituído por n pares , . Entretanto poderiam ser dois valores quaisquer. -
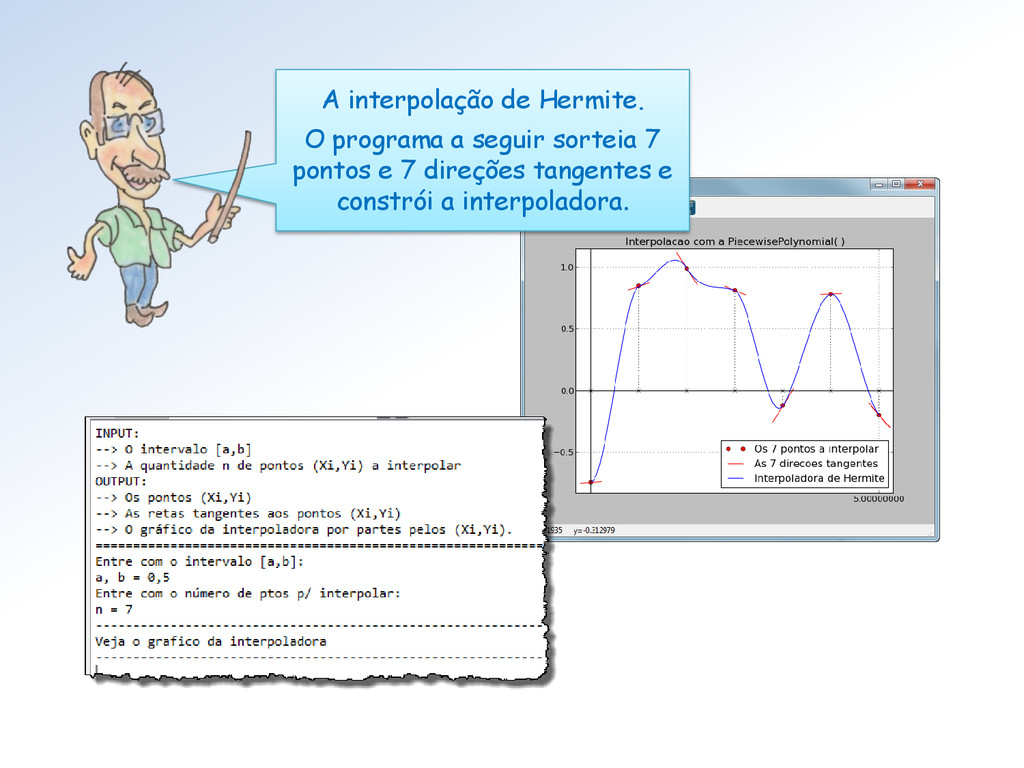
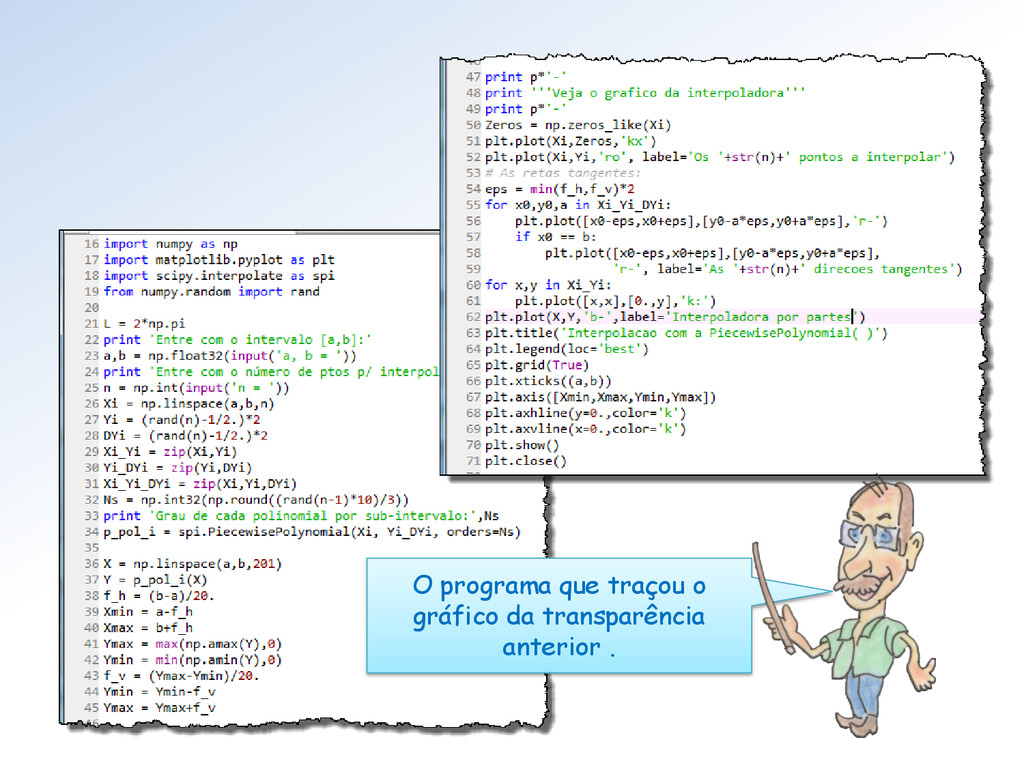
A interpolação de Hermite. O programa a seguir sorteia 7
pontos e 7 direções tangentes e constrói a interpoladora. -
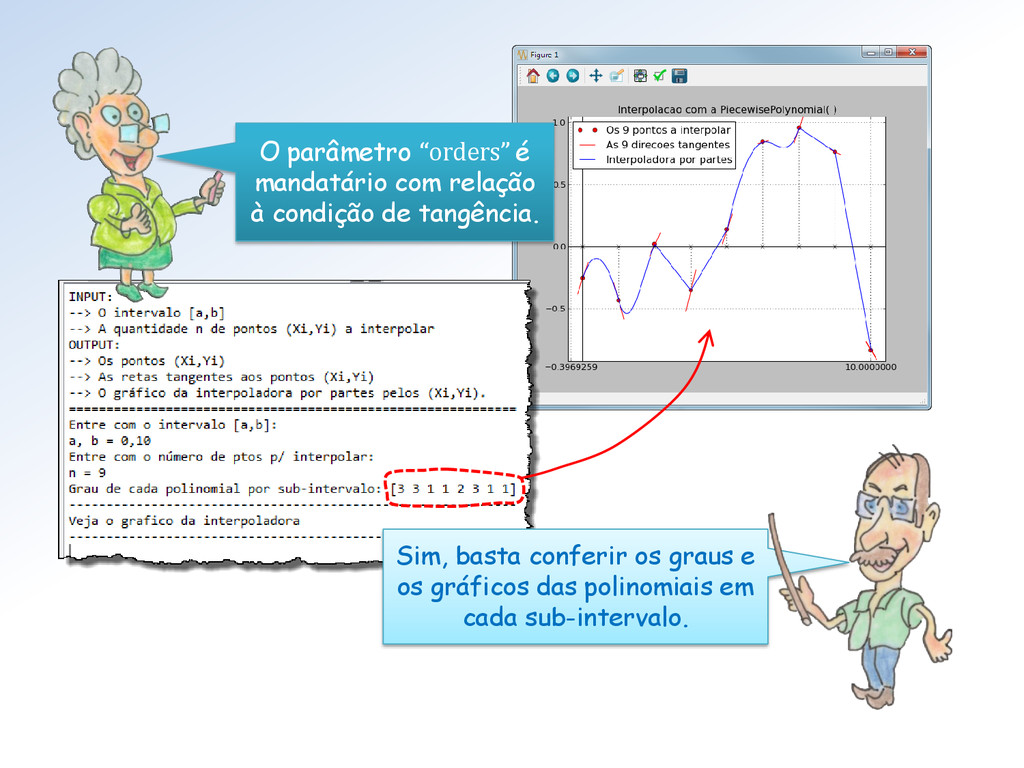
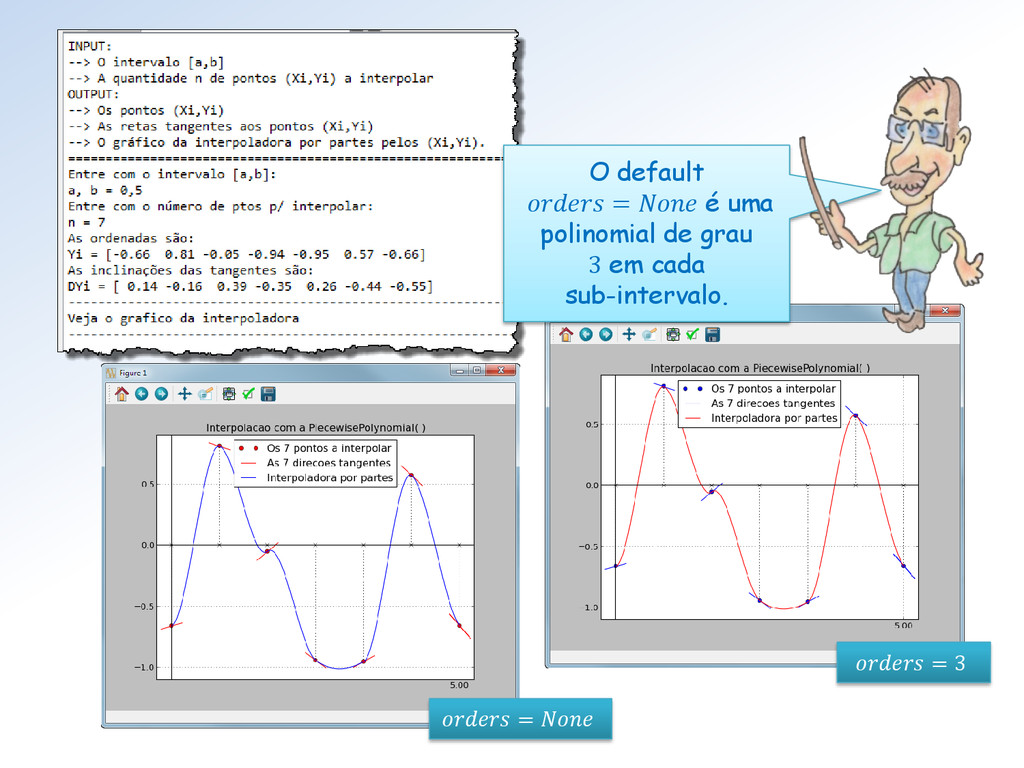
O parâmetro “orders” é mandatário com relação à condição de
tangência. Sim, basta conferir os graus e os gráficos das polinomiais em cada sub-intervalo. -
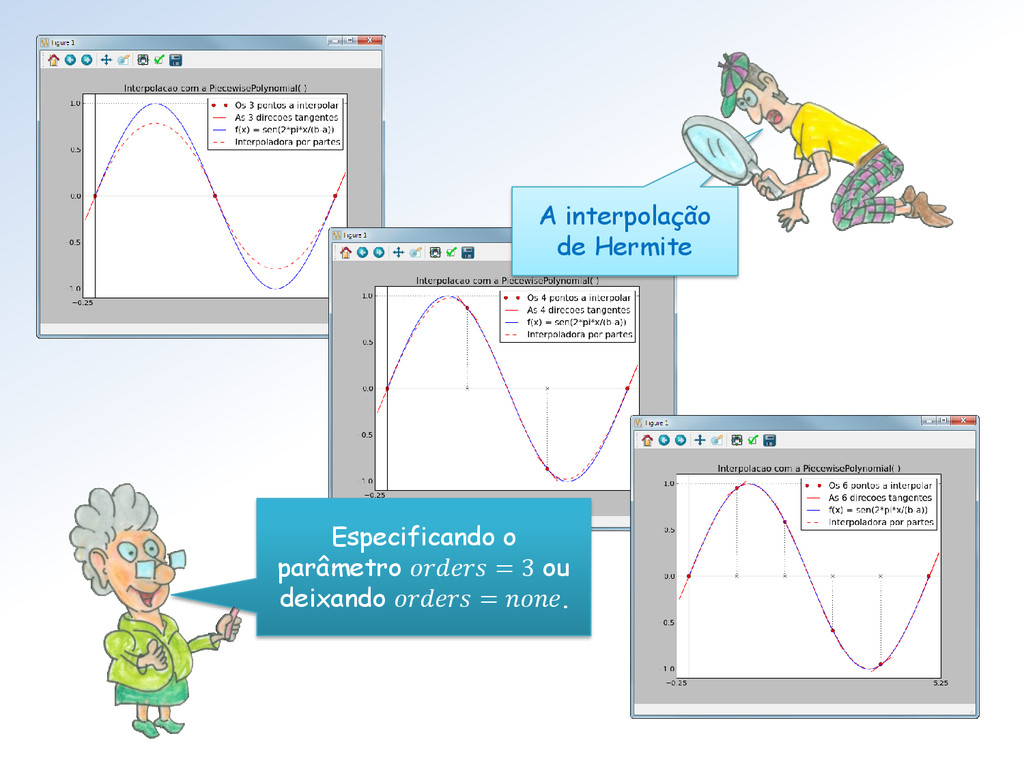
= = 3 O default = é uma polinomial de
grau 3 em cada sub-intervalo. -
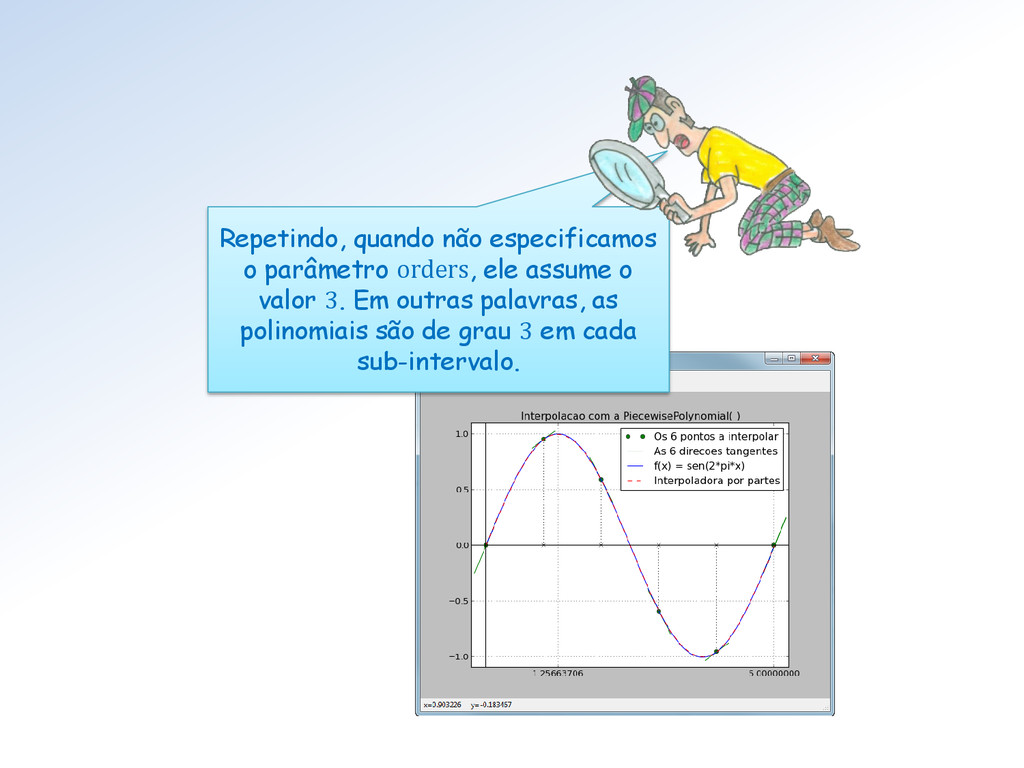
Repetindo, quando não especificamos o parâmetro orders, ele assume o
valor 3. Em outras palavras, as polinomiais são de grau 3 em cada sub-intervalo. -
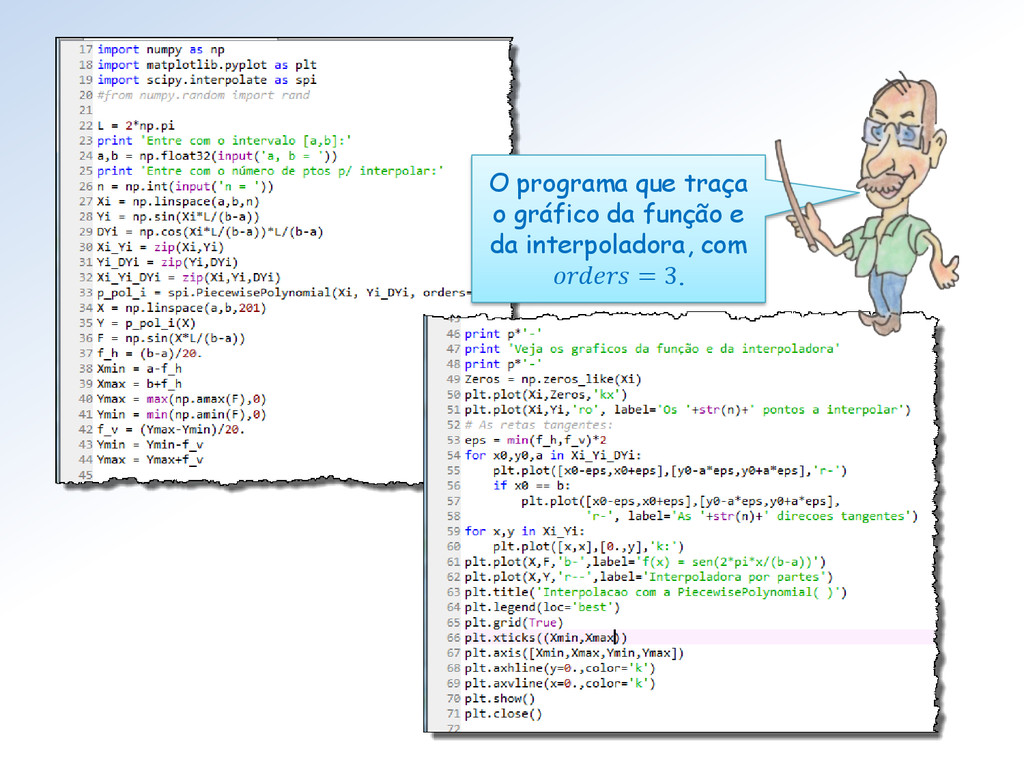
O programa que traça o gráfico da função e da
interpoladora, com = 3. -
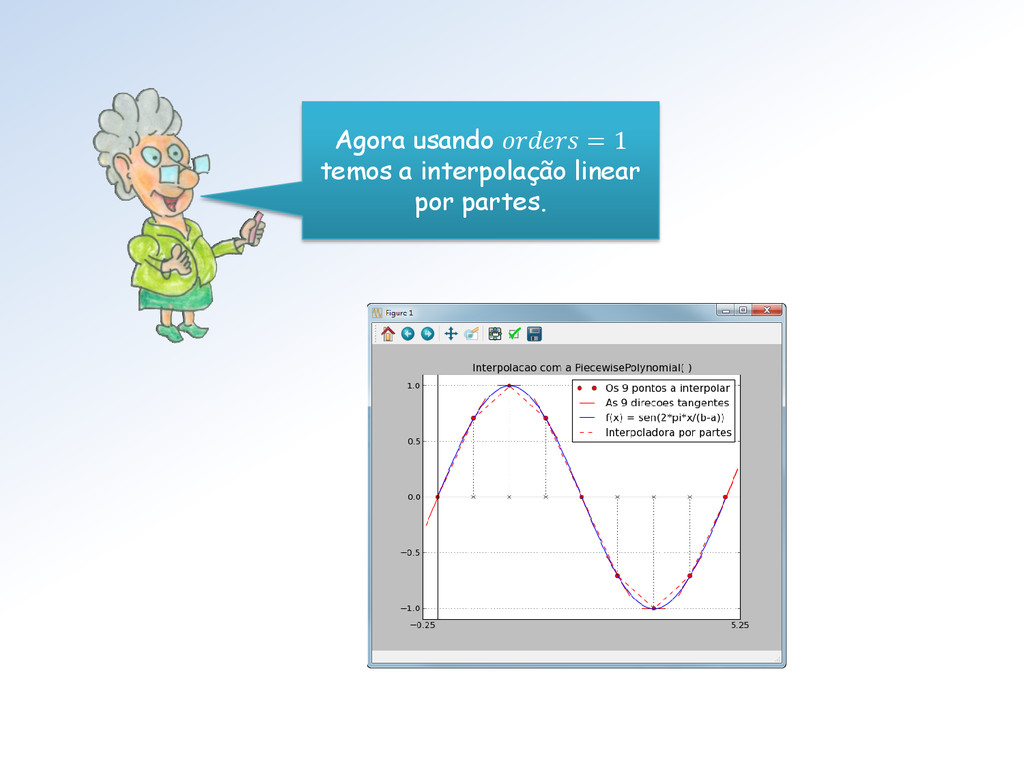
É só usar = 0. A interpoladora constante por partes
usando a função ( ) do pacote interpolate da SciPy. -
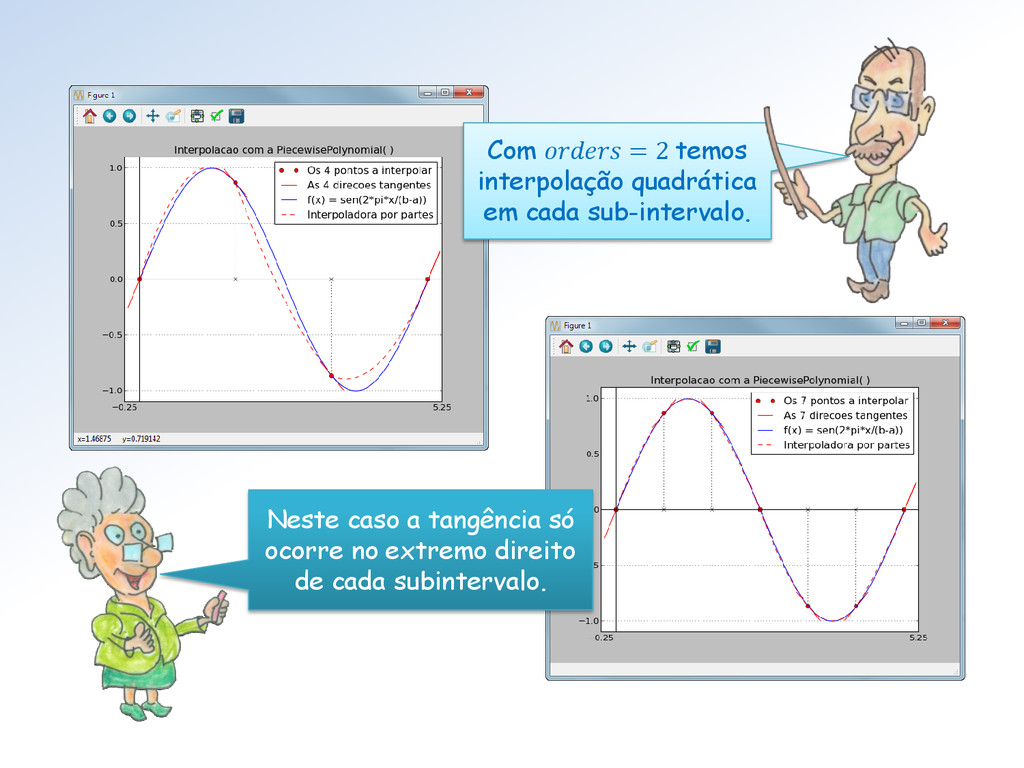
Com = 2 temos interpolação quadrática em cada sub-intervalo. Neste
caso a tangência só ocorre no extremo direito de cada subintervalo. -
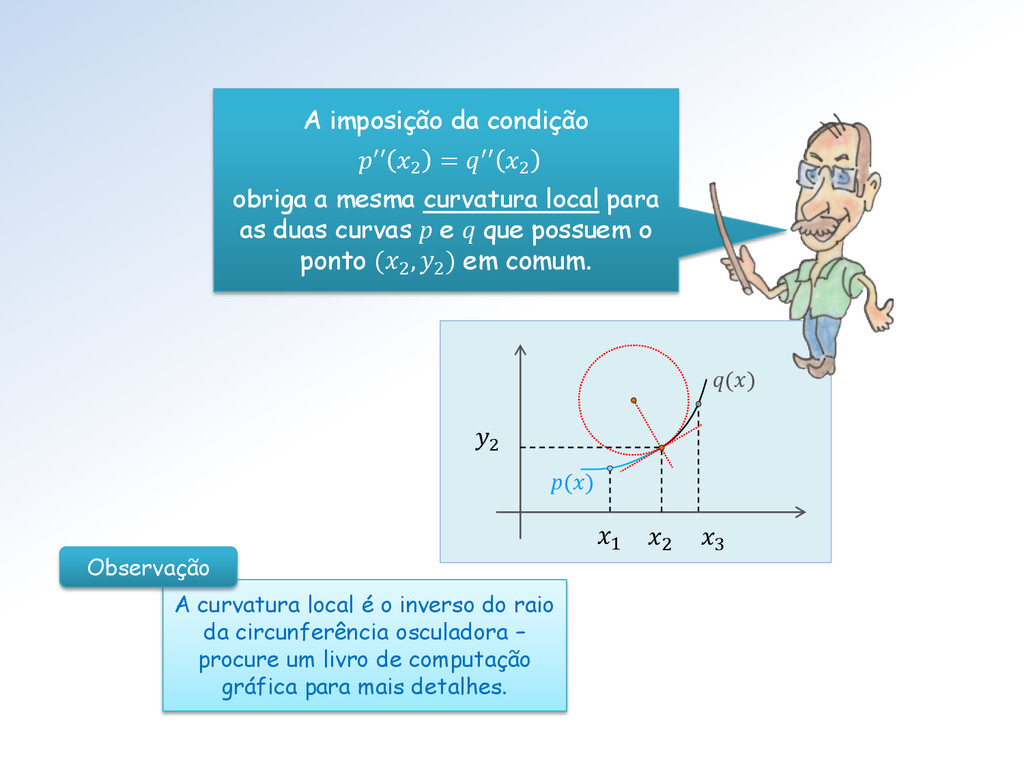
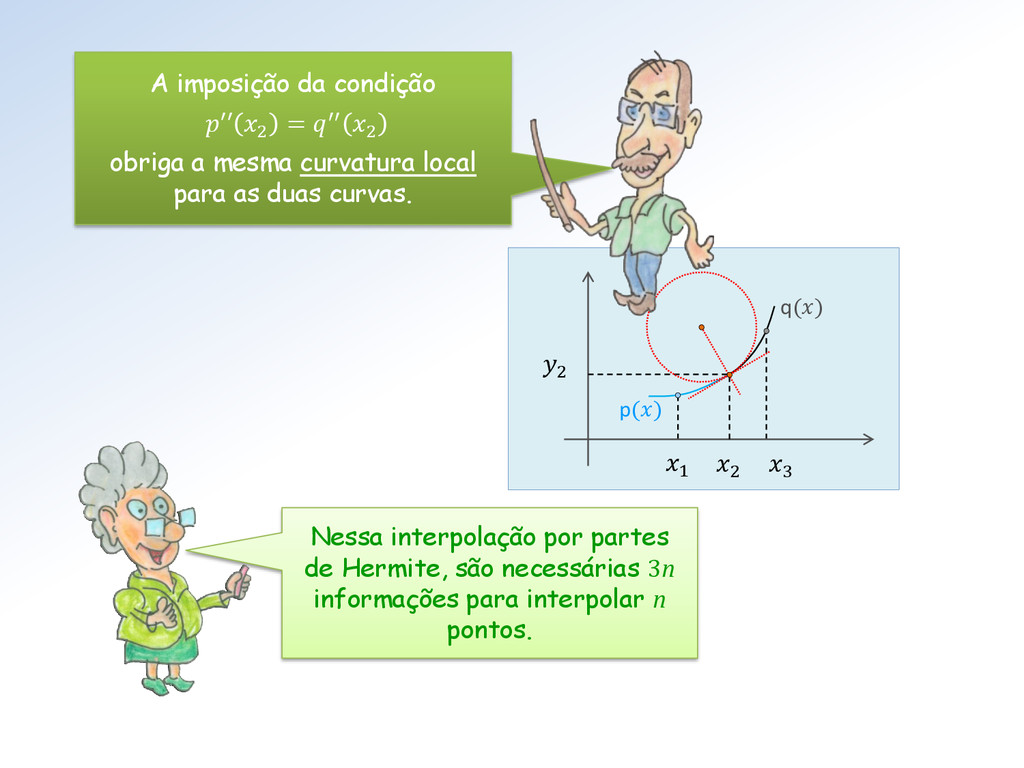
p() q() 2 2 3 1 A imposição da condição
′′ 2 = ′′ 2 obriga a mesma curvatura local para as duas curvas p e q que possuem o ponto (2 , 2 ) em comum. A curvatura local é o inverso do raio da circunferência osculadora – procure um livro de computação gráfica para mais detalhes. Observação -
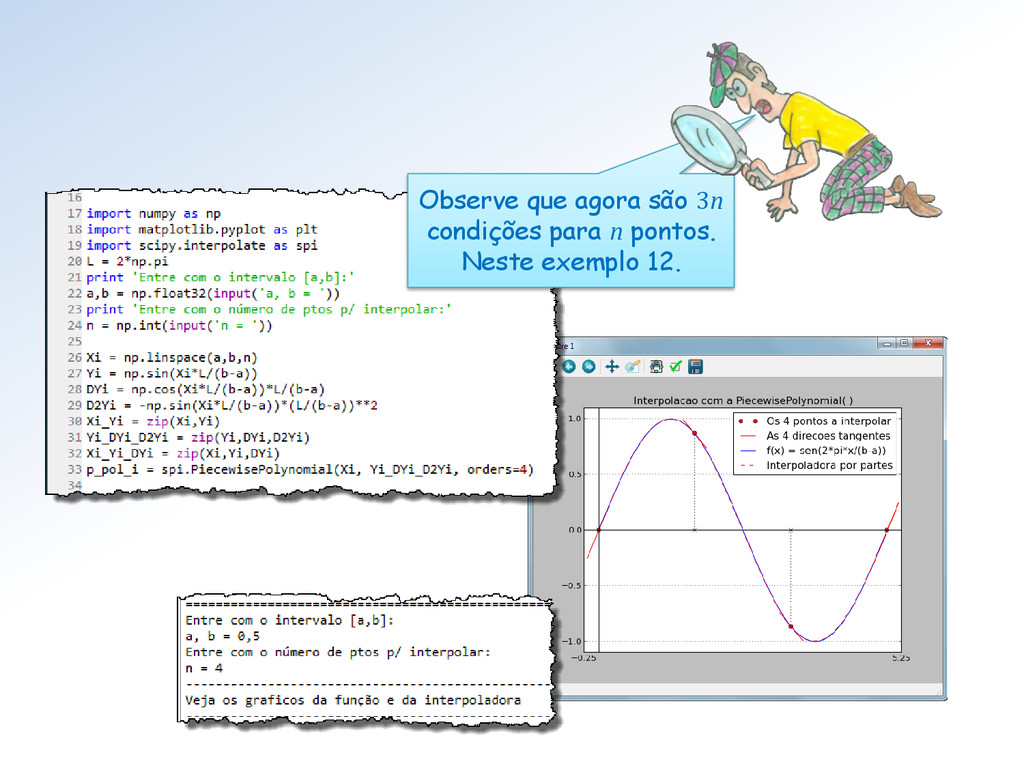
Para usar = 4 precisamos fornecer também as derivadas 2ªs.
A polinomial, sua derivada e sua derivada 2ª são iguais em cada nó. -
Agora vamos examinar outro tipo de interpolação polinomial por partes,
conhecido como “splines”. -
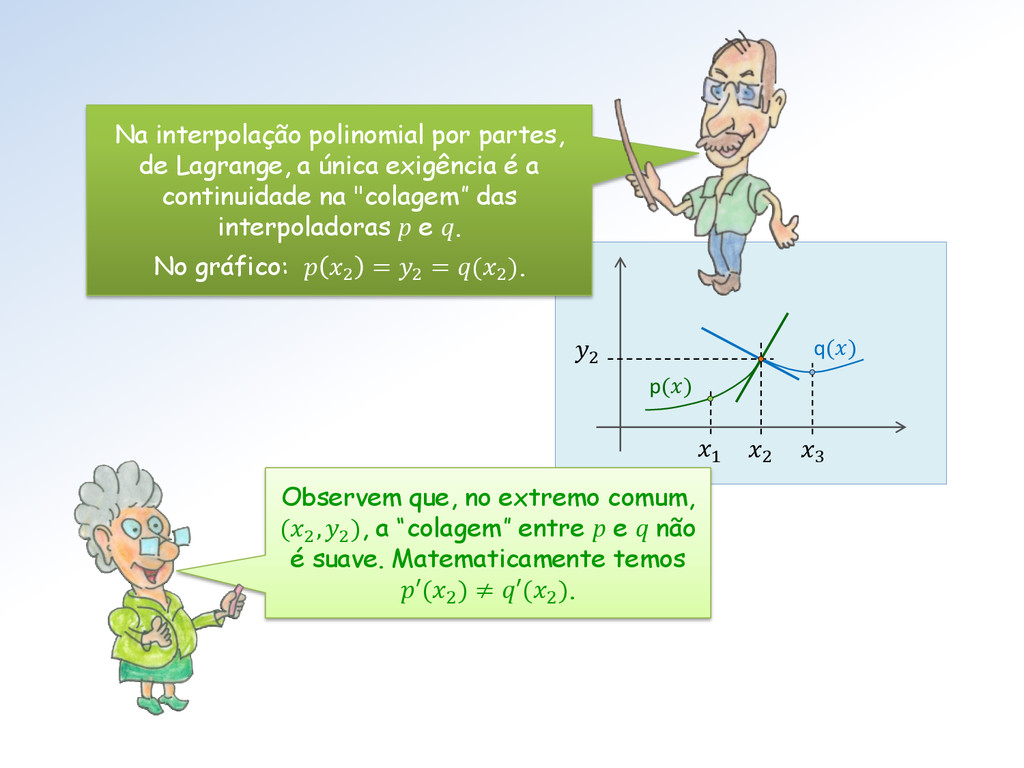
p() q() 2 2 3 1 Observem que, no extremo
comum, (2 , 2 ), a “colagem” entre p e q não é suave. Matematicamente temos ′(2 ) ≠ ′(2 ). Na interpolação polinomial por partes, de Lagrange, a única exigência é a continuidade na "colagem” das interpoladoras p e q. No gráfico: 2 = 2 = (2 ). -
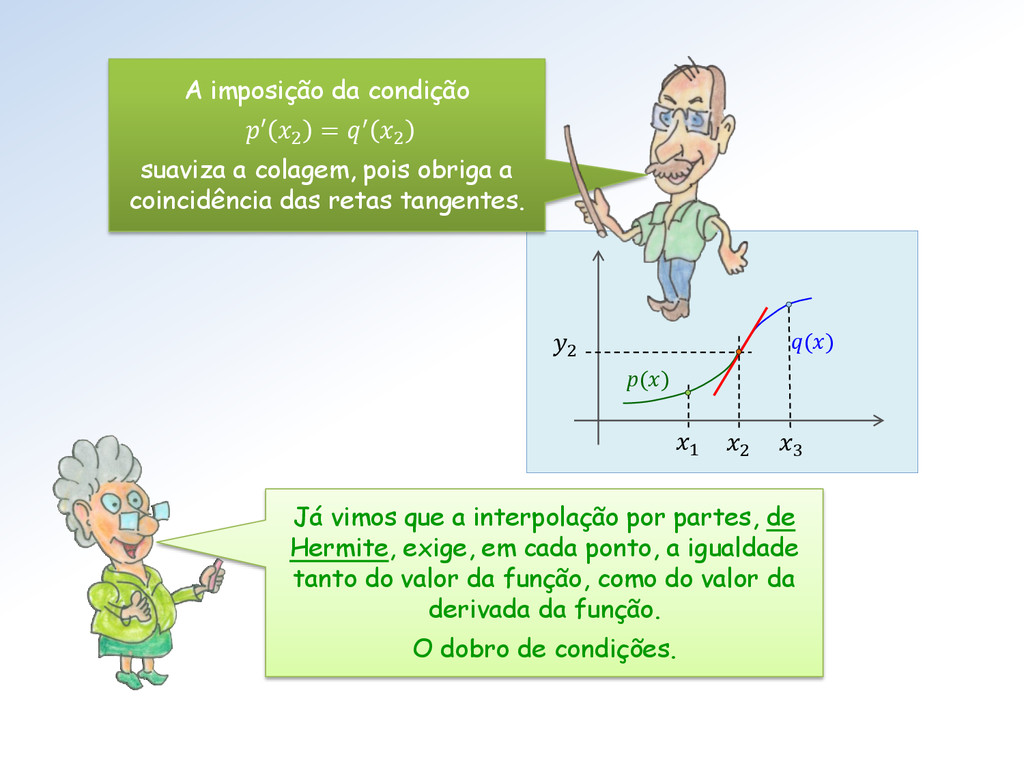
p() q() 2 2 3 1 A imposição da condição
′ 2 = ′ 2 suaviza a colagem, pois obriga a coincidência das retas tangentes. Já vimos que a interpolação por partes, de Hermite, exige, em cada ponto, a igualdade tanto do valor da função, como do valor da derivada da função. O dobro de condições. -
p() q() 2 2 3 1 A imposição da condição
′′ 2 = ′′ 2 obriga a mesma curvatura local para as duas curvas. Nessa interpolação por partes de Hermite, são necessárias 3n informações para interpolar n pontos. -
A interpolação polinomial spline, é obtida “forçando a barra”. Uma
régua “spline”, muito usada antigamente (antes da computação gráfica) por desenhistas, projetistas e arquitetos para traçar curvas suaves. -
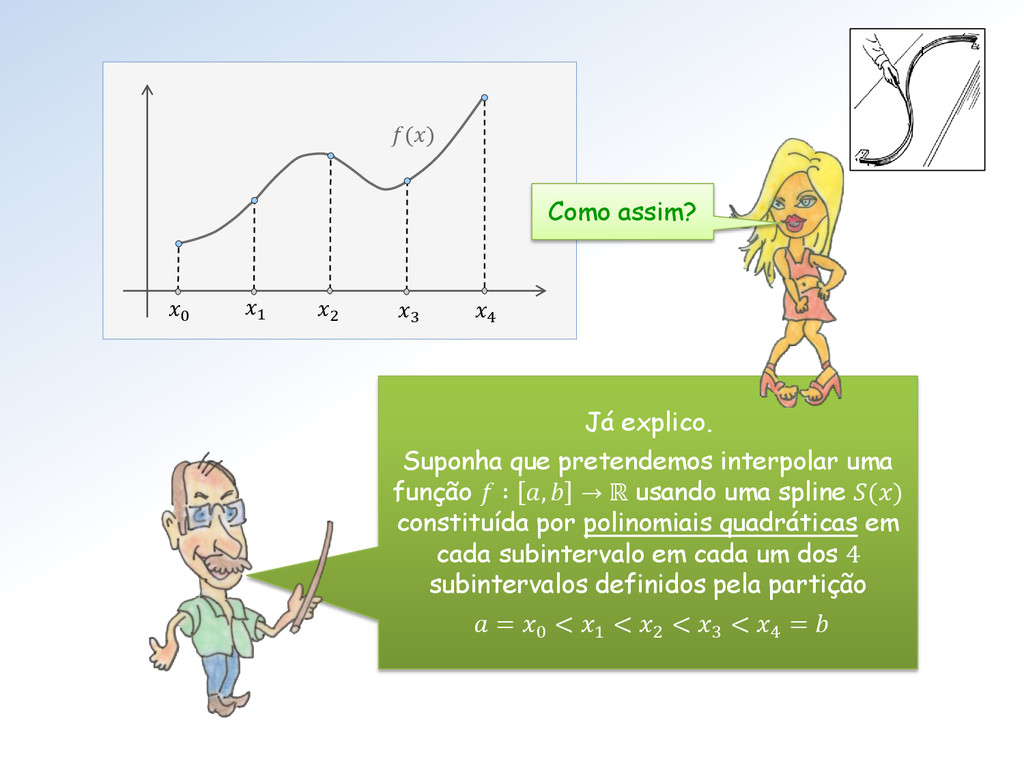
Já explico. Suponha que pretendemos interpolar uma função ∶ ,
→ ℝ usando uma spline () constituída por polinomiais quadráticas em cada subintervalo em cada um dos 4 subintervalos definidos pela partição = 0 < 1 < 2 < 3 < 4 = () 1 2 0 3 4 Como assim? -
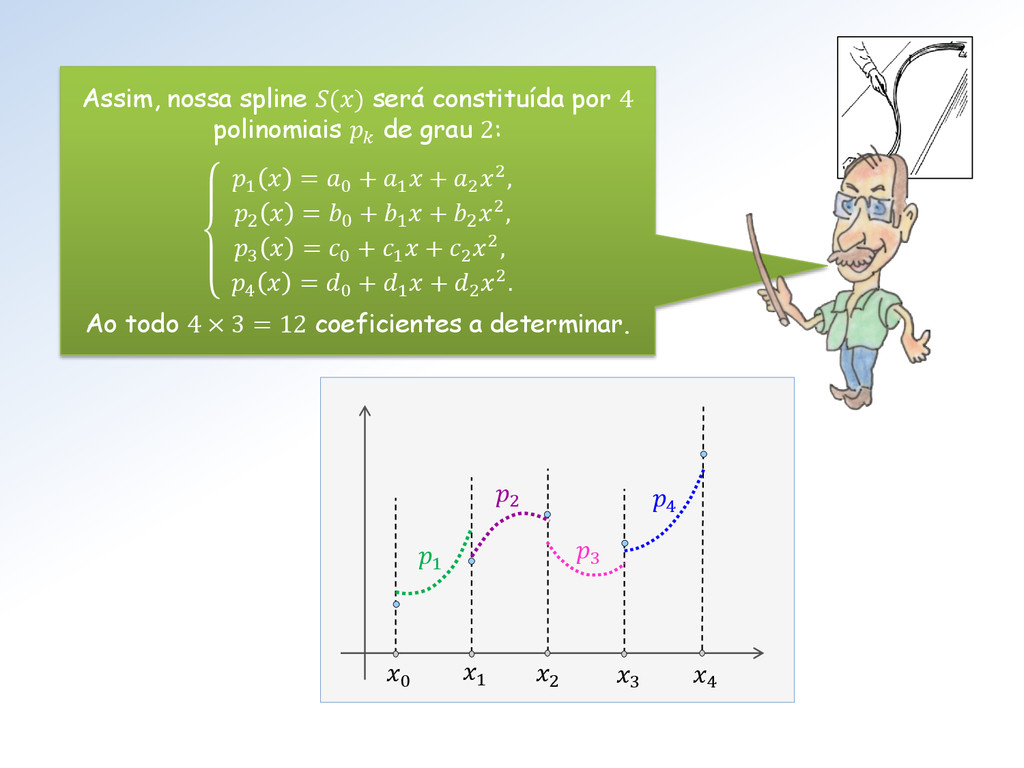
1 2 0 3 4 2 1 3 4 Assim,
nossa spline () será constituída por 4 polinomiais de grau 2: 1 = 0 + 1 + 2 2, 2 = 0 + 1 + 2 2, 3 = 0 + 1 + 2 2, 4 = 0 + 1 + 2 2. Ao todo 4 × 3 = 12 coeficientes a determinar. -
() 1 2 0 3 4 1 2 0 3
4 Para aliviar a notação, vou escrever (0 ) = 0 , (1 ) = 1 , (2 ) = 2 , (3 ) = 3 , (4 ) = 4 , como mostro na figura. -
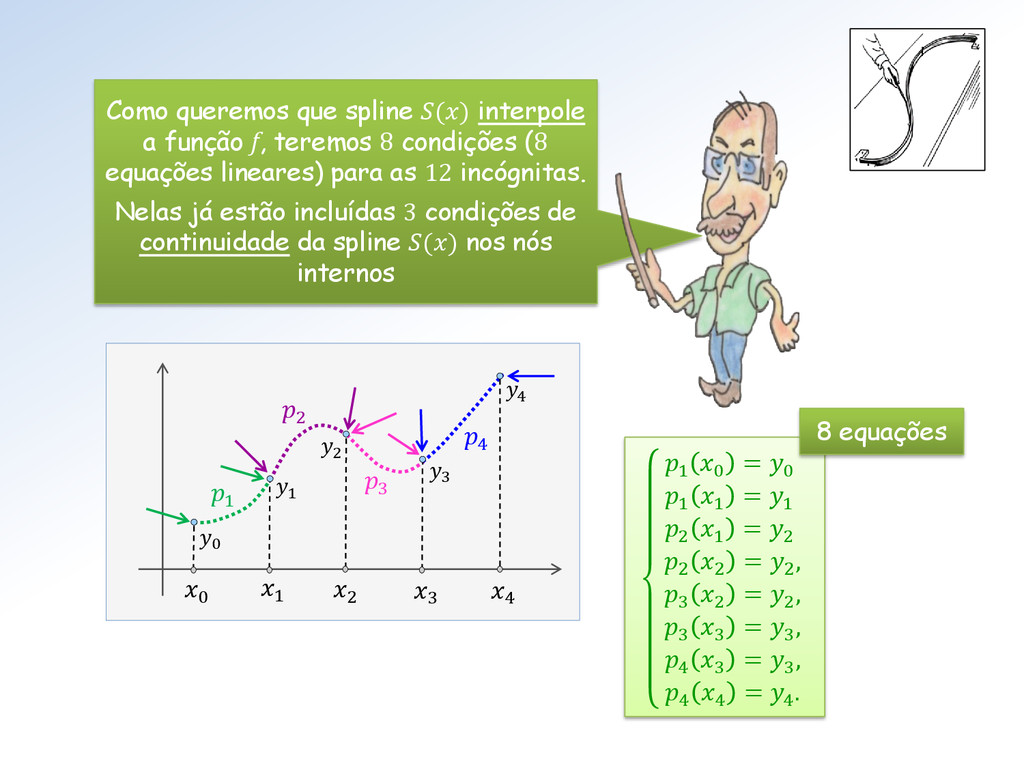
Como queremos que spline () interpole a função f, teremos
8 condições (8 equações lineares) para as 12 incógnitas. Nelas já estão incluídas 3 condições de continuidade da spline () nos nós internos 1 2 0 3 4 1 2 3 4 1 2 0 3 4 1 0 = 0 1 1 = 1 2 1 = 2 2 2 = 2 , 3 2 = 2 , 3 3 = 3 , 4 3 = 3 , 4 4 = 4 . 8 equações -
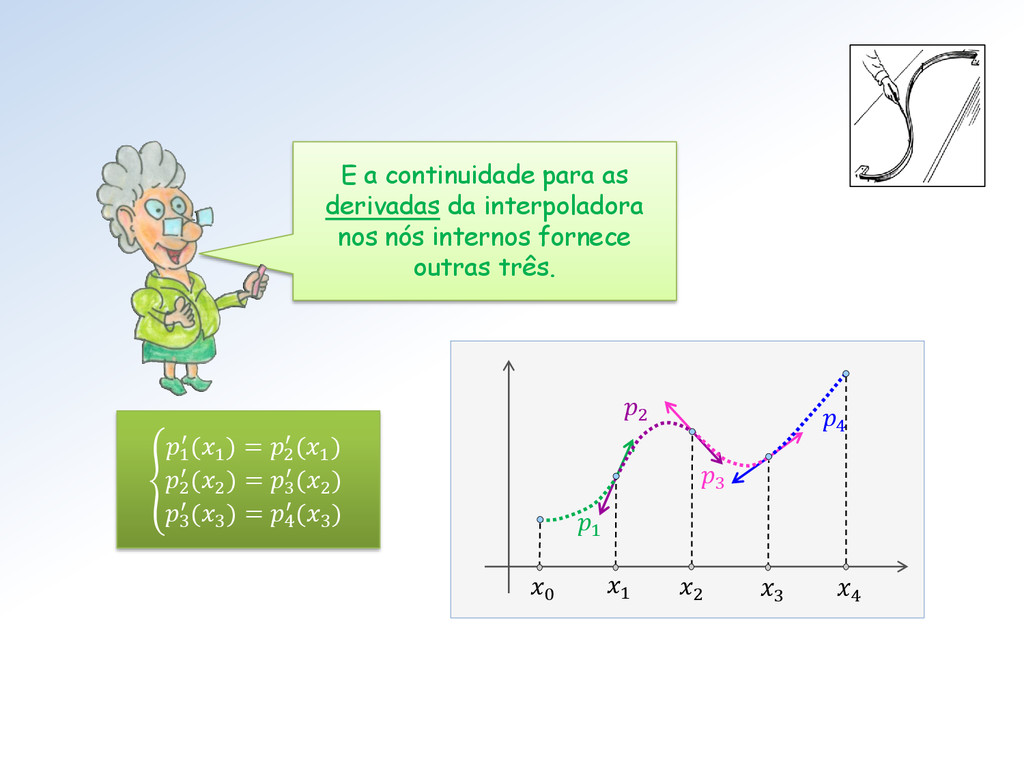
1 2 3 4 E a continuidade para as derivadas
da interpoladora nos nós internos fornece outras três. 1 2 0 3 4 1 ′ (1 ) = 2 ′ (1 ) 2 ′ (2 ) = 3 ′ (2 ) 3 ′ (3 ) = 4 ′ (3 ) -
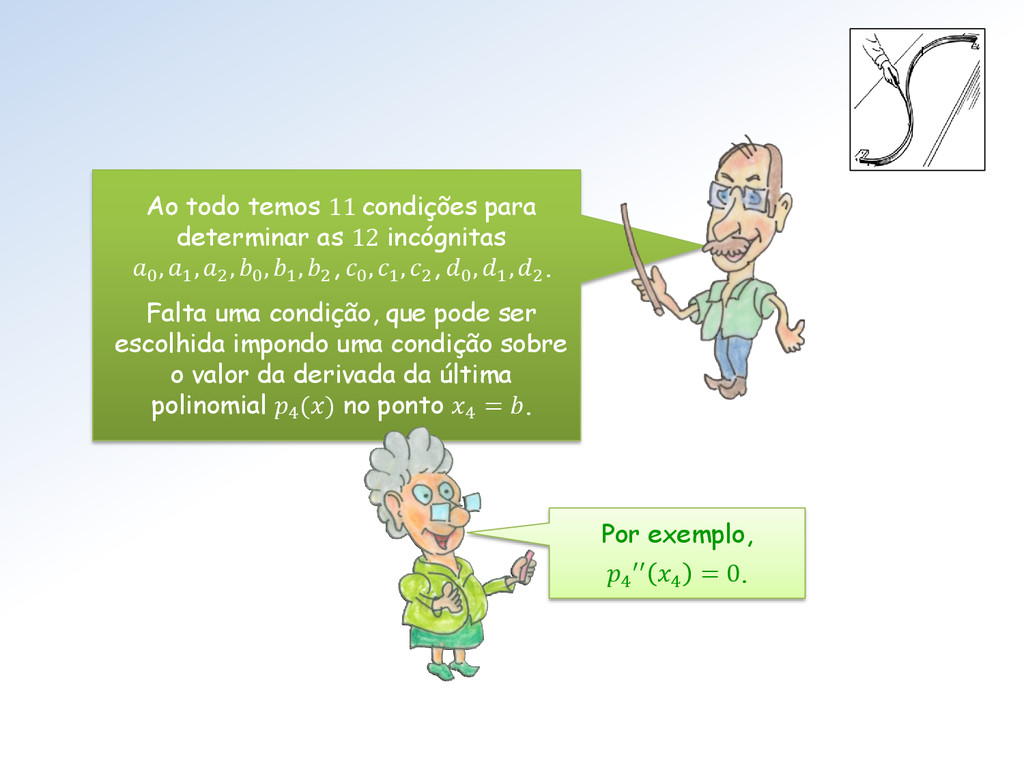
Ao todo temos 11 condições para determinar as 12 incógnitas
0 , 1 , 2 , 0 , 1 , 2 , 0 , 1 , 2 , 0 , 1 , 2 . Falta uma condição, que pode ser escolhida impondo uma condição sobre o valor da derivada da última polinomial 4 () no ponto 4 = . Por exemplo, 4 ′′ 4 = 0. -
Então é só resolver o sistema linear para obter a
spline interpoladora. -
Seja () uma função definida num intervalo [, ]. Uma
função () é um spline de grau p, com nós nos pontos = 0 , < 1 , < ⋯ < = , quando satisfaz as condições: • Em cada subintervalo , +1 é uma polinomial de grau p, • () é de classe −1 , . () é um spline interpolante quando, além dessas duas condições, satisfaz também: • = , = 0,1, ⋯ , . A definição geral de “spline”. Acabamos de detalhar a construção de um spline quadrático.: -
Uma “spline” cúbica interpolante: É uma função : [, ]
→ ℝ, de classe 2[, ] que, restrita a cada subintervalo , +1 , = 1,2, ⋯ , é uma polinomial de grau 3. De forma mais explícita, ela satisfaz: 1) = () para ∈ . +1 , k = 1,2, ⋯ , 2) = , = 1,2, ⋯ , 3) = +1 , = 1,2, ⋯ , − 1 4) ′ = ′+1 , = 1,2, ⋯ , − 1 5) ′′ = ′′+1 , = 1,2, ⋯ , − 1 -
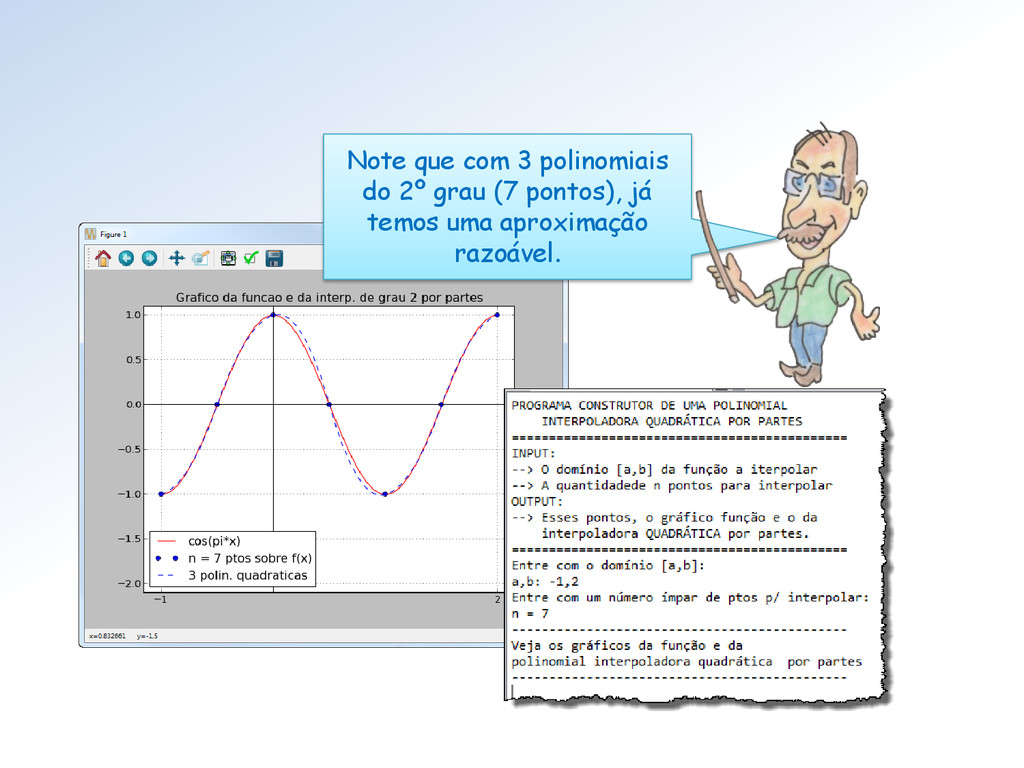
Note que com 3 polinomiais do 2º grau (7 pontos),
já temos uma aproximação razoável. -
Com 5 polinomiais do 2º grau (9 pontos), a aproximação
já é muito boa. -
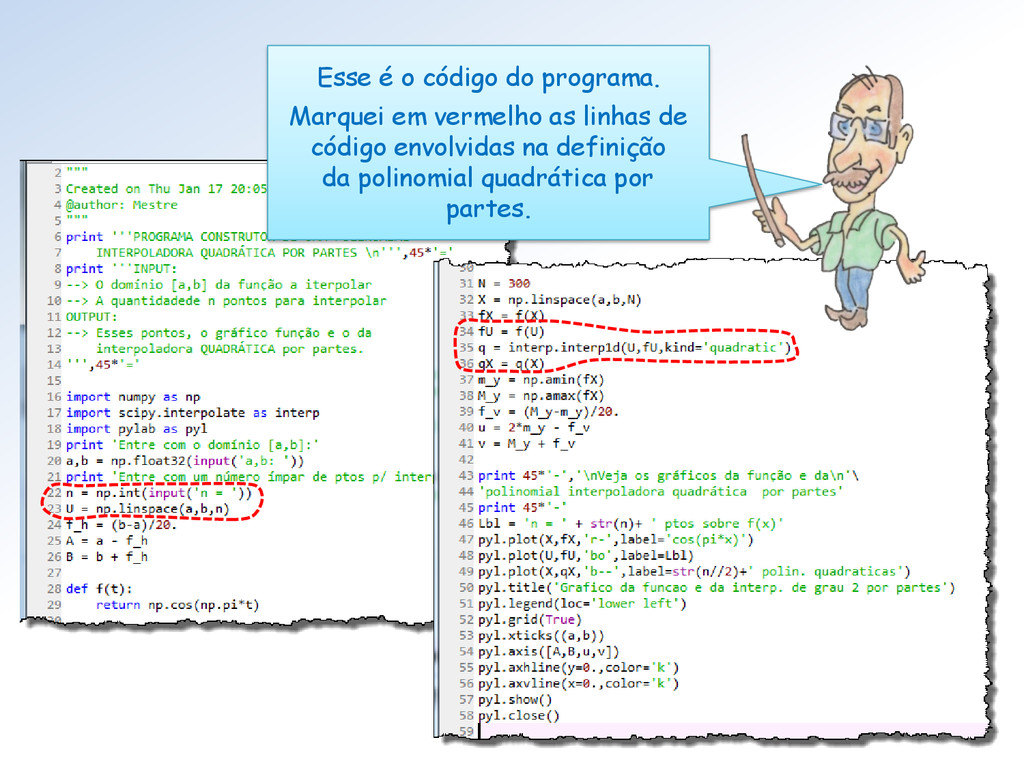
Esse é o código do programa. Marquei em vermelho as
linhas de código envolvidas na definição da polinomial quadrática por partes. -
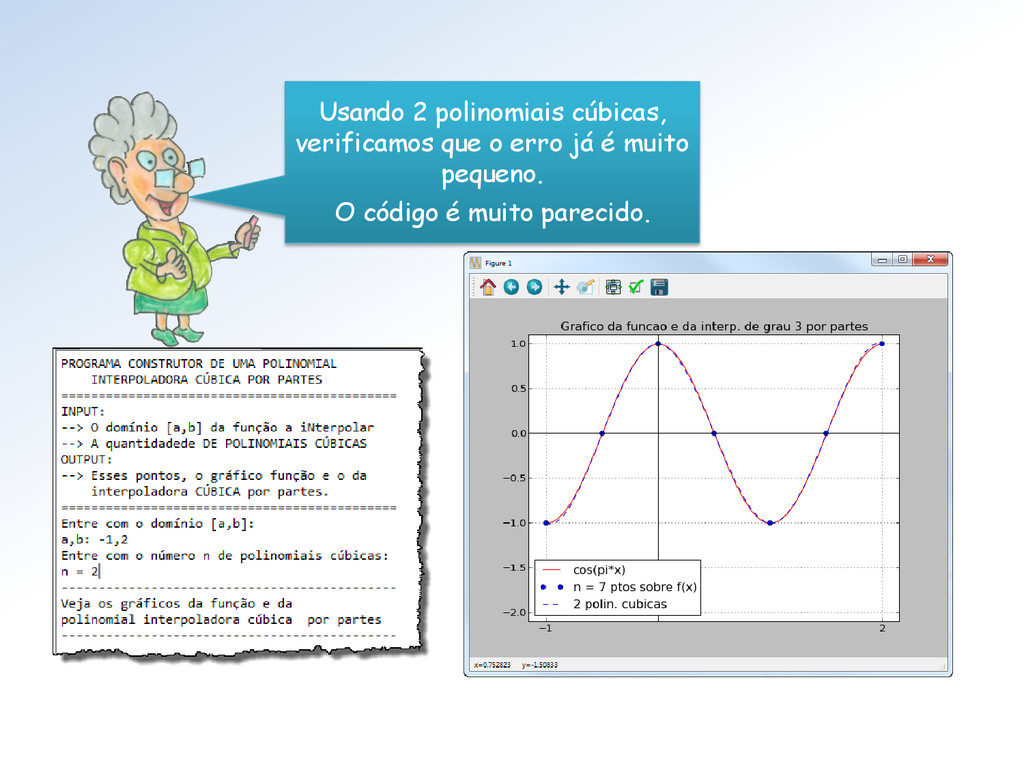
Usando 2 polinomiais cúbicas, verificamos que o erro já é
muito pequeno. O código é muito parecido. -
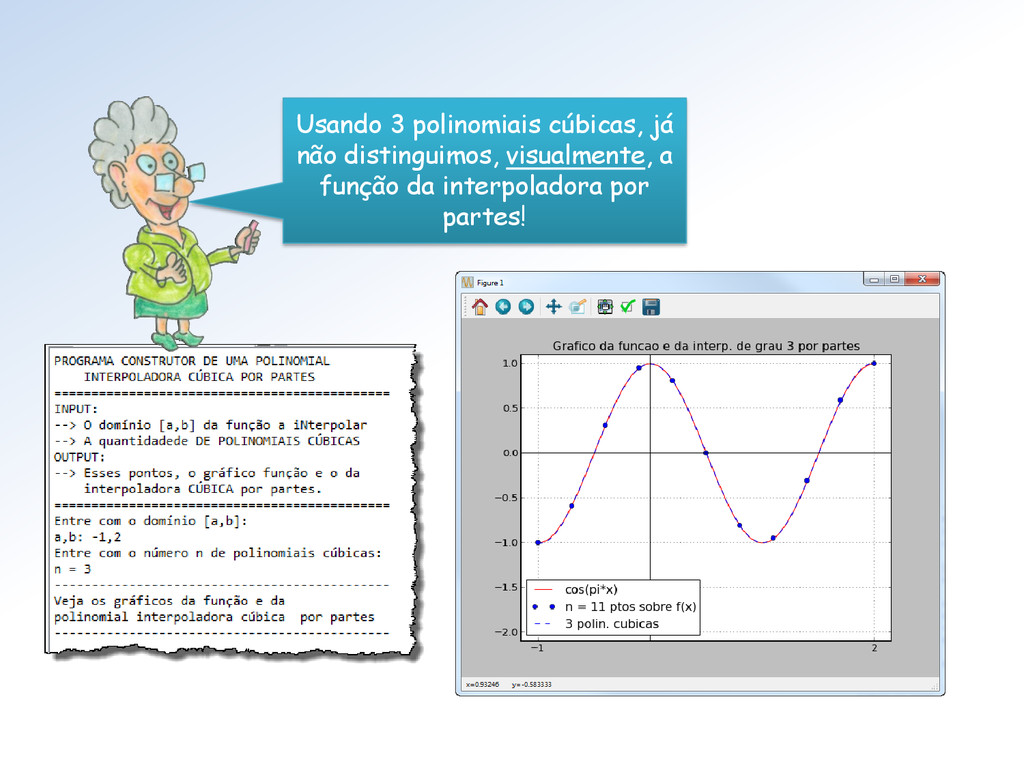
Usando 3 polinomiais cúbicas, já não distinguimos, visualmente, a função
da interpoladora por partes! -
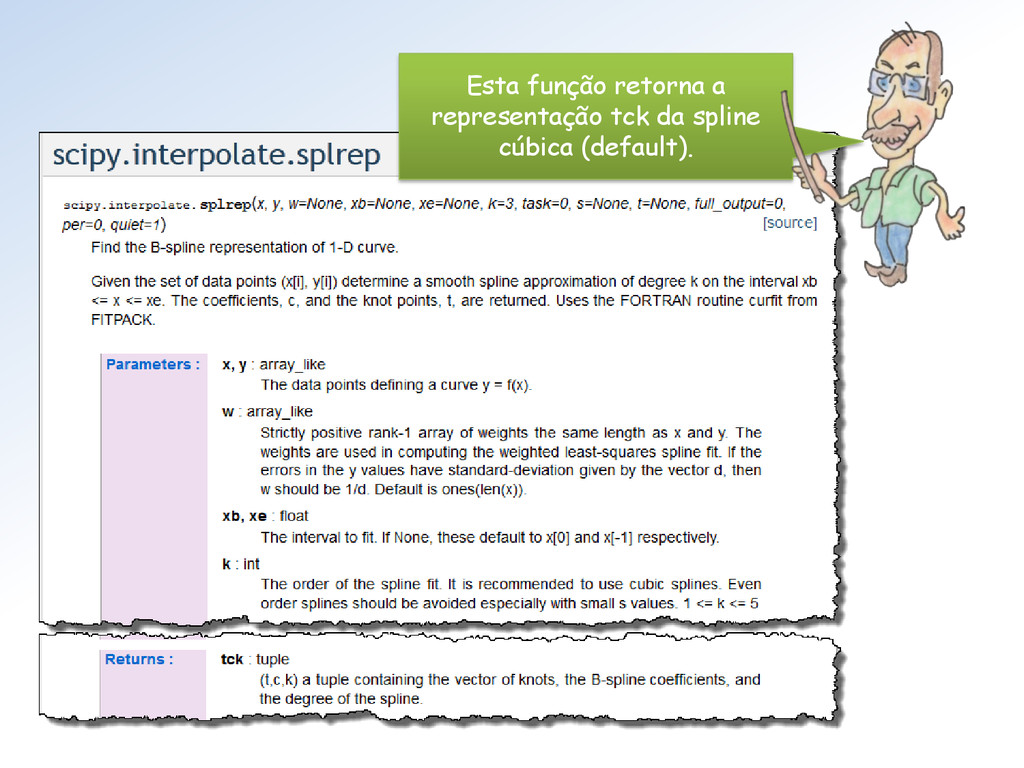
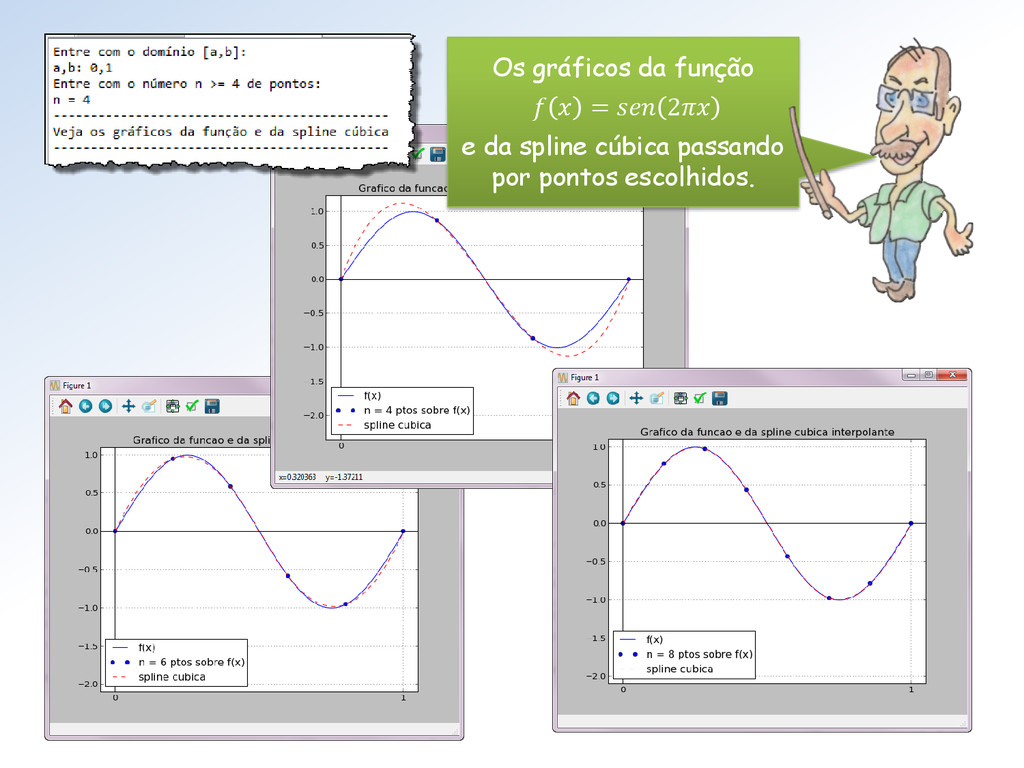
Os gráficos da função = 2 e da spline cúbica
passando por pontos escolhidos. -
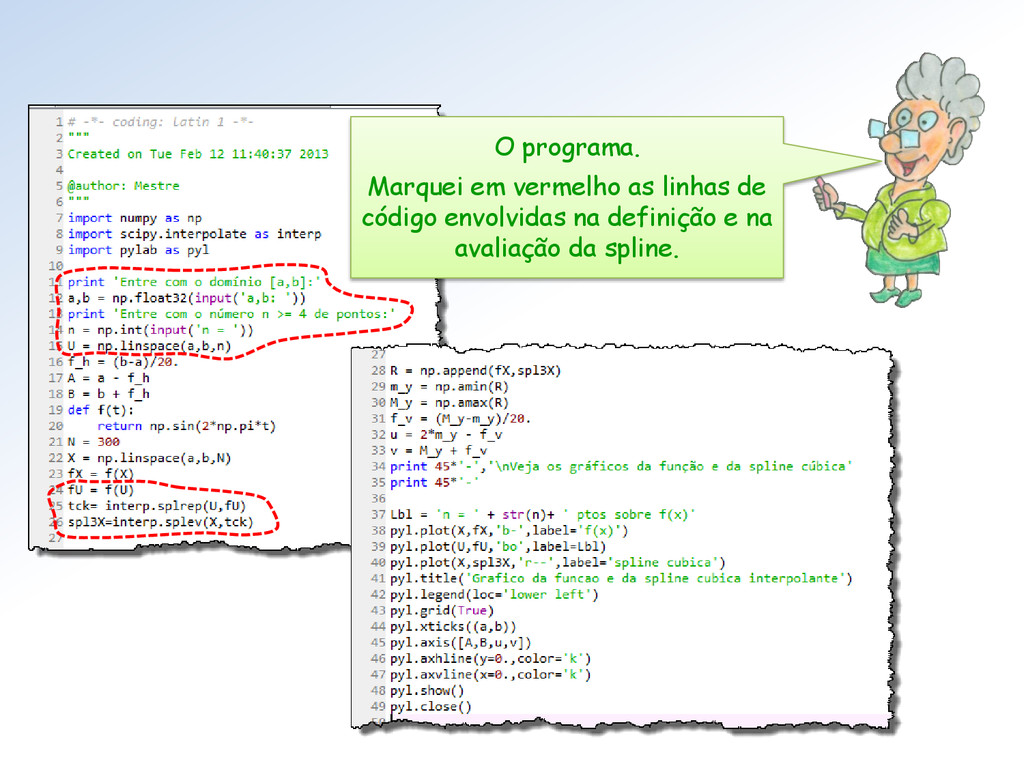
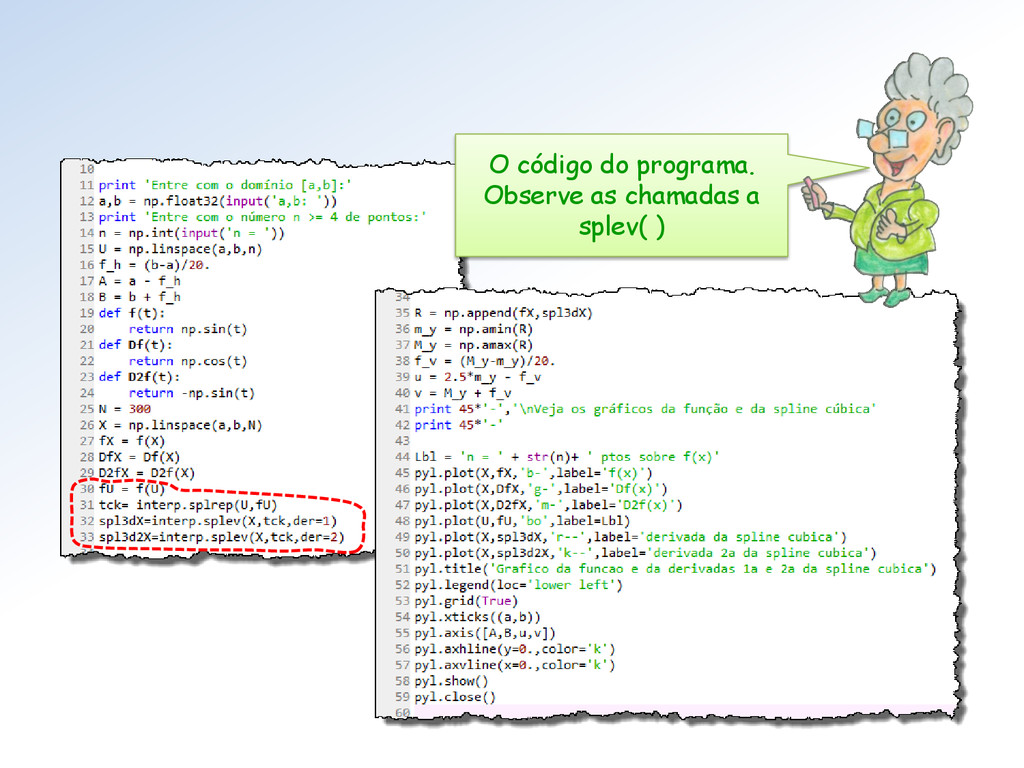
O programa. Marquei em vermelho as linhas de código envolvidas
na definição e na avaliação da spline. -
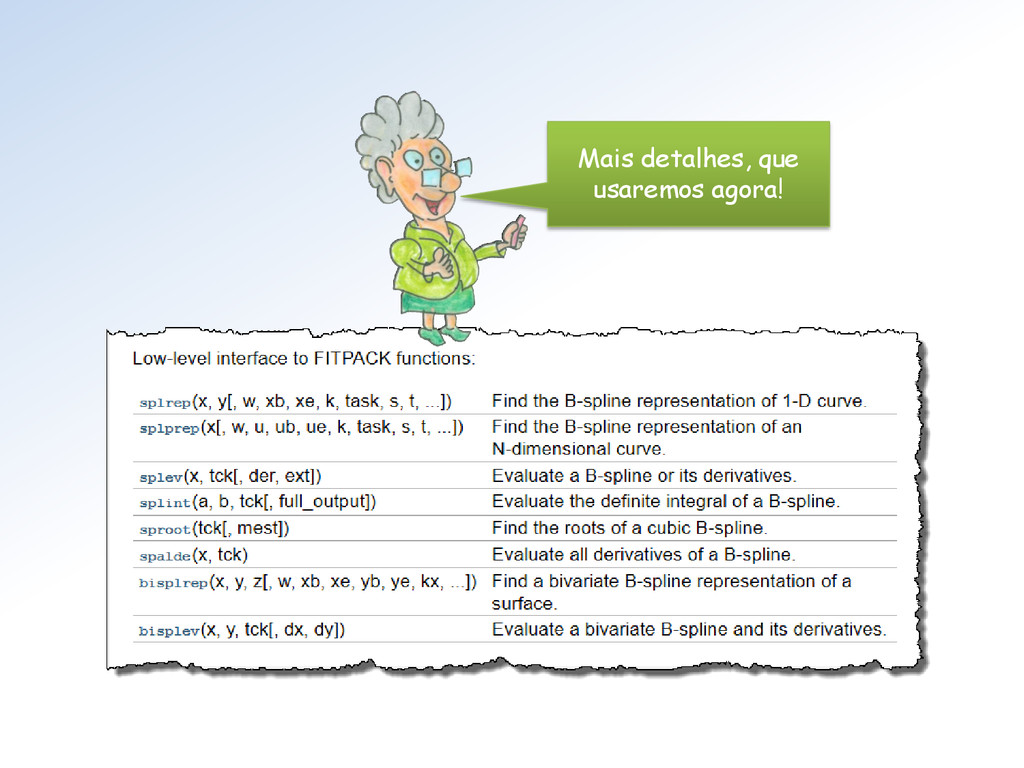
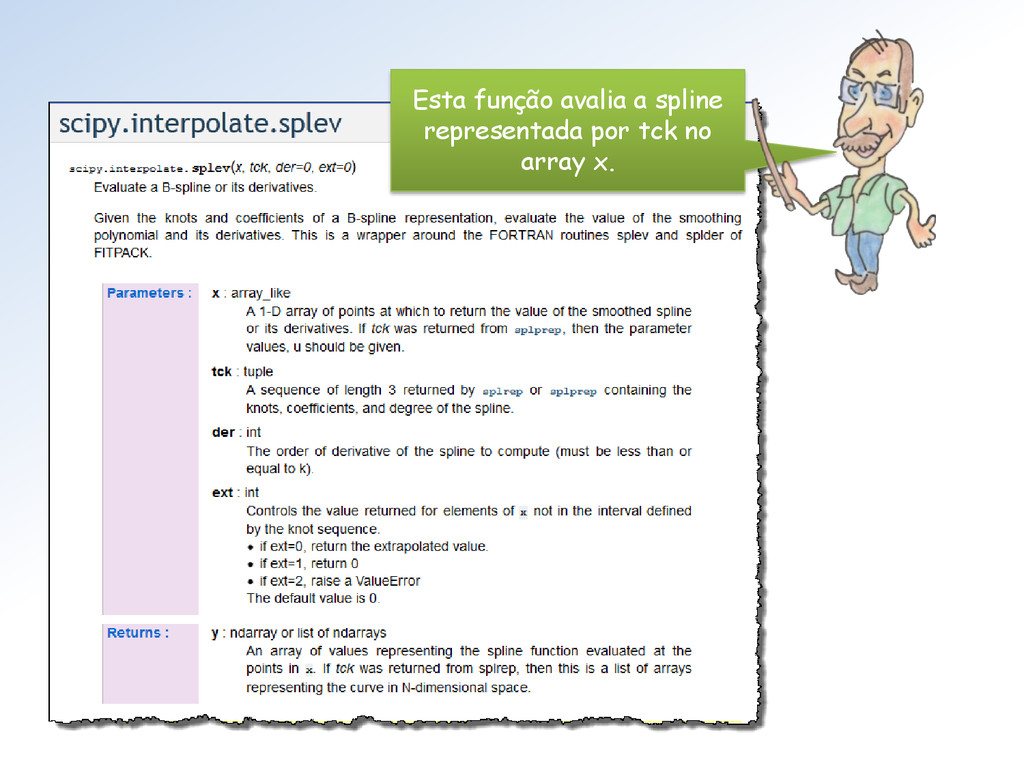
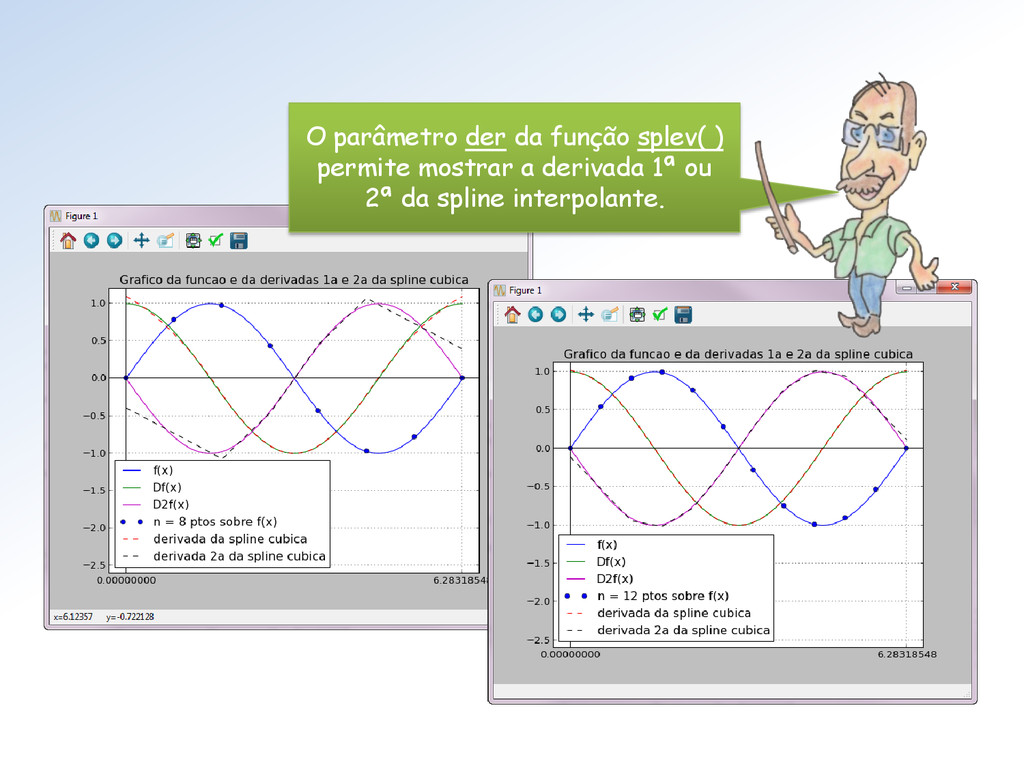
O parâmetro der da função splev( ) permite mostrar a
derivada 1ª ou 2ª da spline interpolante. -
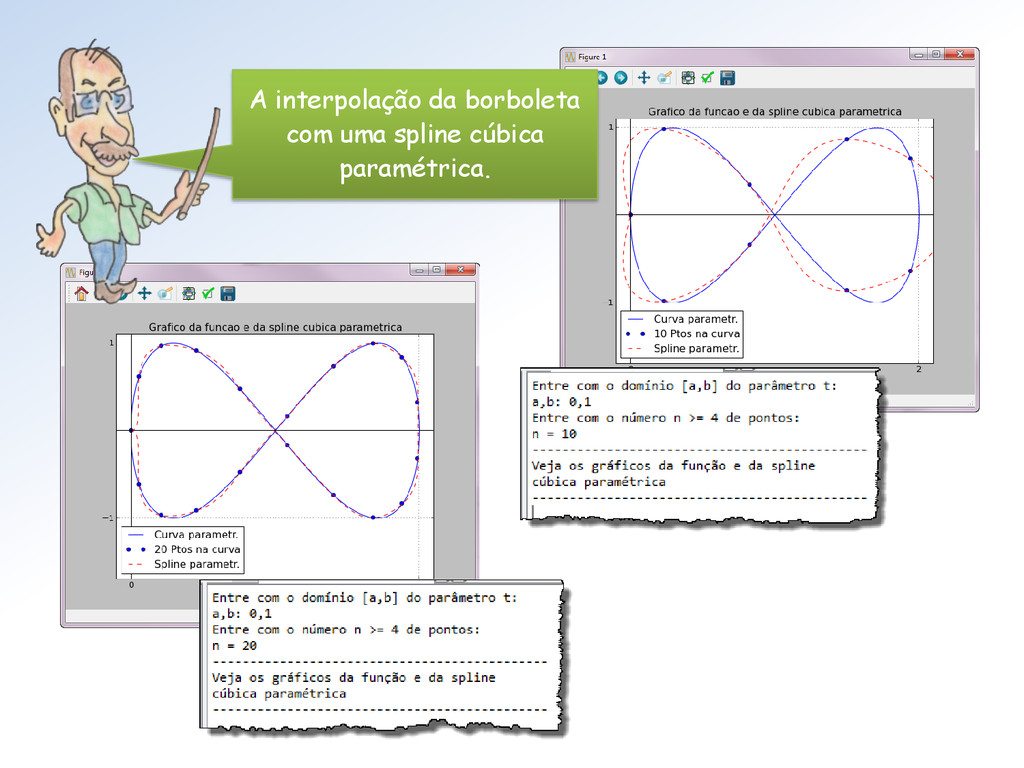
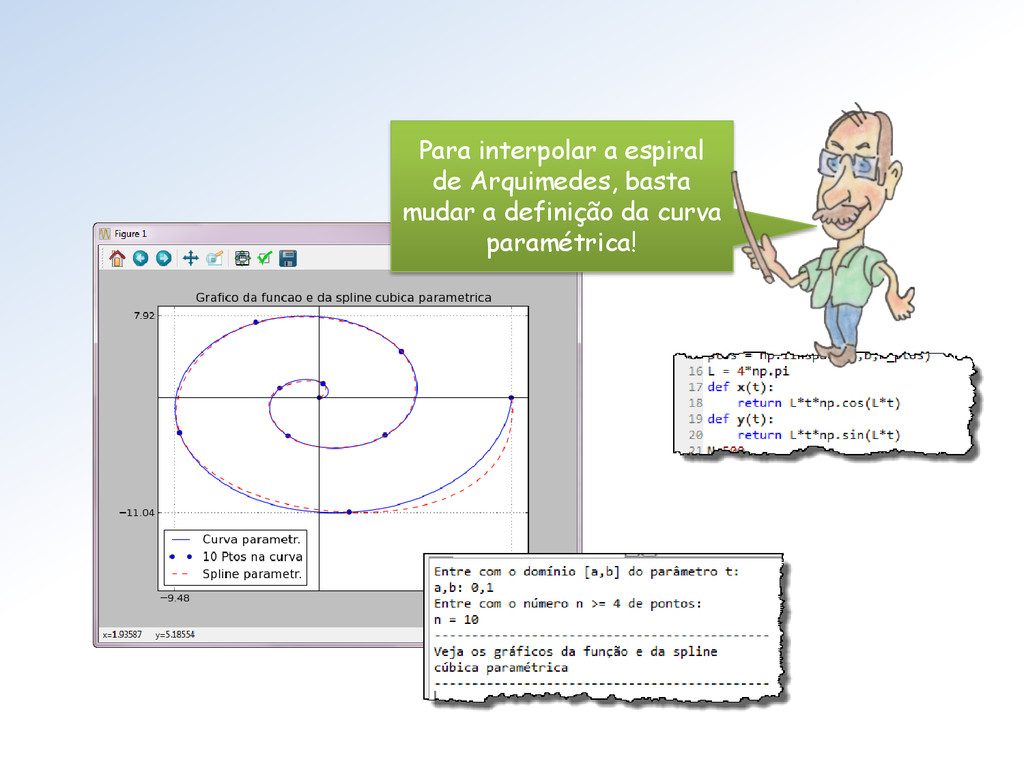
Para interpolar a espiral de Arquimedes, basta mudar a definição
da curva paramétrica!