Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
SO-101でフィジカルAIやってみた
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
Riku
August 21, 2026
Technology
49
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
SO-101でフィジカルAIやってみた
Riku
August 21, 2026
Other Decks in Technology
See All in Technology
"優秀な誰か"の下位互換にならないために
yut0naga1_fa
1
1.8k
フロントエンドカンファレンス関西2026 - 速すぎるUIに、待ち時間を
teamlab
PRO
0
180
How to Design Configuration for Rails Applications
willnet
1
830
実体験から学ぶ分析エージェントの開発と運⽤
recruitengineers
PRO
8
2.4k
NDIでApple Vision Proにリアルタイム映像送信
jyouryuusui
0
130
自作バイナリを動かす「入口」8選
puhitaku
2
1.3k
Conditional PED-ANOVA: Hyperparameter Importance in Hierarchical & Dynamic Search Spaces
pfn
PRO
0
140
スキマバイトという雇用形態は存在しないので、雇用期間1日のアルバイト契約を事業者とワーカーが結ぶ手続きを支えるのがタイミーなんです
akitoshiga
0
200
20261017福岡devIO 「AIは"良いダッシュボード"を作れるか?
jtakeda
0
180
DBについての基礎説明(MySQL編) - コロプラ 2026年度 新卒研修
colopl
0
120
AI時代のPRレビューにどう向き合うか?
kairim0
1
240
サブエージェントと Claude Mods で作る独自 Advisor ツールの話
kenichiodo
2
160
Featured
See All Featured
<Decoding/> the Language of Devs - We Love SEO 2024
nikkihalliwell
1
360
StorybookのUI Testing Handbookを読んだ
zakiyama
31
7k
Art, The Web, and Tiny UX
lynnandtonic
304
22k
Context Engineering - Making Every Token Count
addyosmani
9
1.2k
SEO in 2025: How to Prepare for the Future of Search
ipullrank
3
3.9k
Optimizing for Happiness
mojombo
378
71k
CSS Pre-Processors: Stylus, Less & Sass
bermonpainter
360
31k
Visual Storytelling: How to be a Superhuman Communicator
reverentgeek
2
710
Improving Core Web Vitals using Speculation Rules API
sergeychernyshev
21
1.7k
Skip the Path - Find Your Career Trail
mkilby
1
260
Self-Hosted WebAssembly Runtime for Runtime-Neutral Checkpoint/Restore in Edge–Cloud Continuum
chikuwait
0
890
Jess Joyce - The Pitfalls of Following Frameworks
techseoconnect
PRO
1
450
Transcript
SO-101で フィジカルAIやってみた 西村 5 All Rights Reserved ©2024 ©2026 Osaka
Institute of Technology
自己紹介 • 大阪工業大学 情報科学部 • 現在 学部4年生 ネットワークデザイン学科所属 • AIのモデルに電子透かしを埋め込む研究に取り組んでいる
• 黒猫が好き 2 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
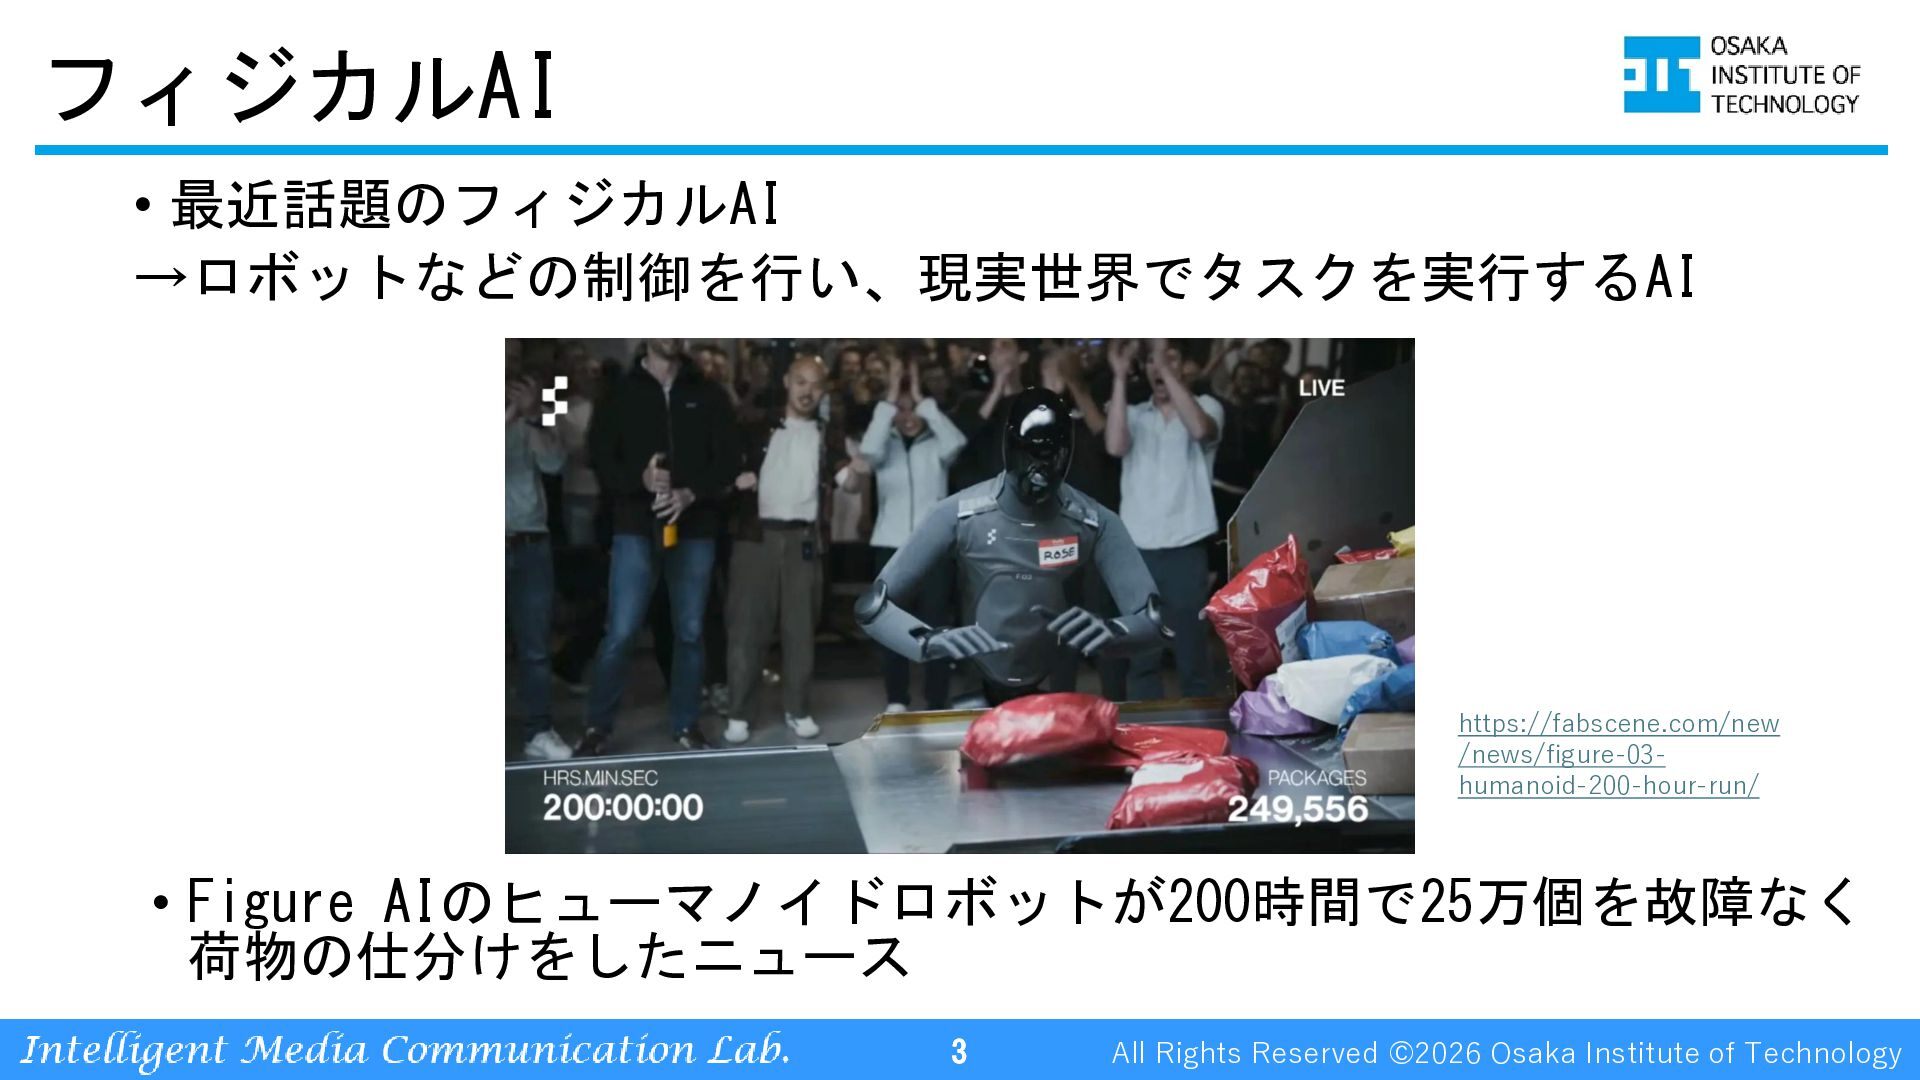
フィジカルAI • 最近話題のフィジカルAI →ロボットなどの制御を行い、現実世界でタスクを実行するAI https://fabscene.com/new /news/figure-03humanoid-200-hour-run/ • Figure AIのヒューマノイドロボットが200時間で25万個を故障なく 荷物の仕分けをしたニュース
3 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
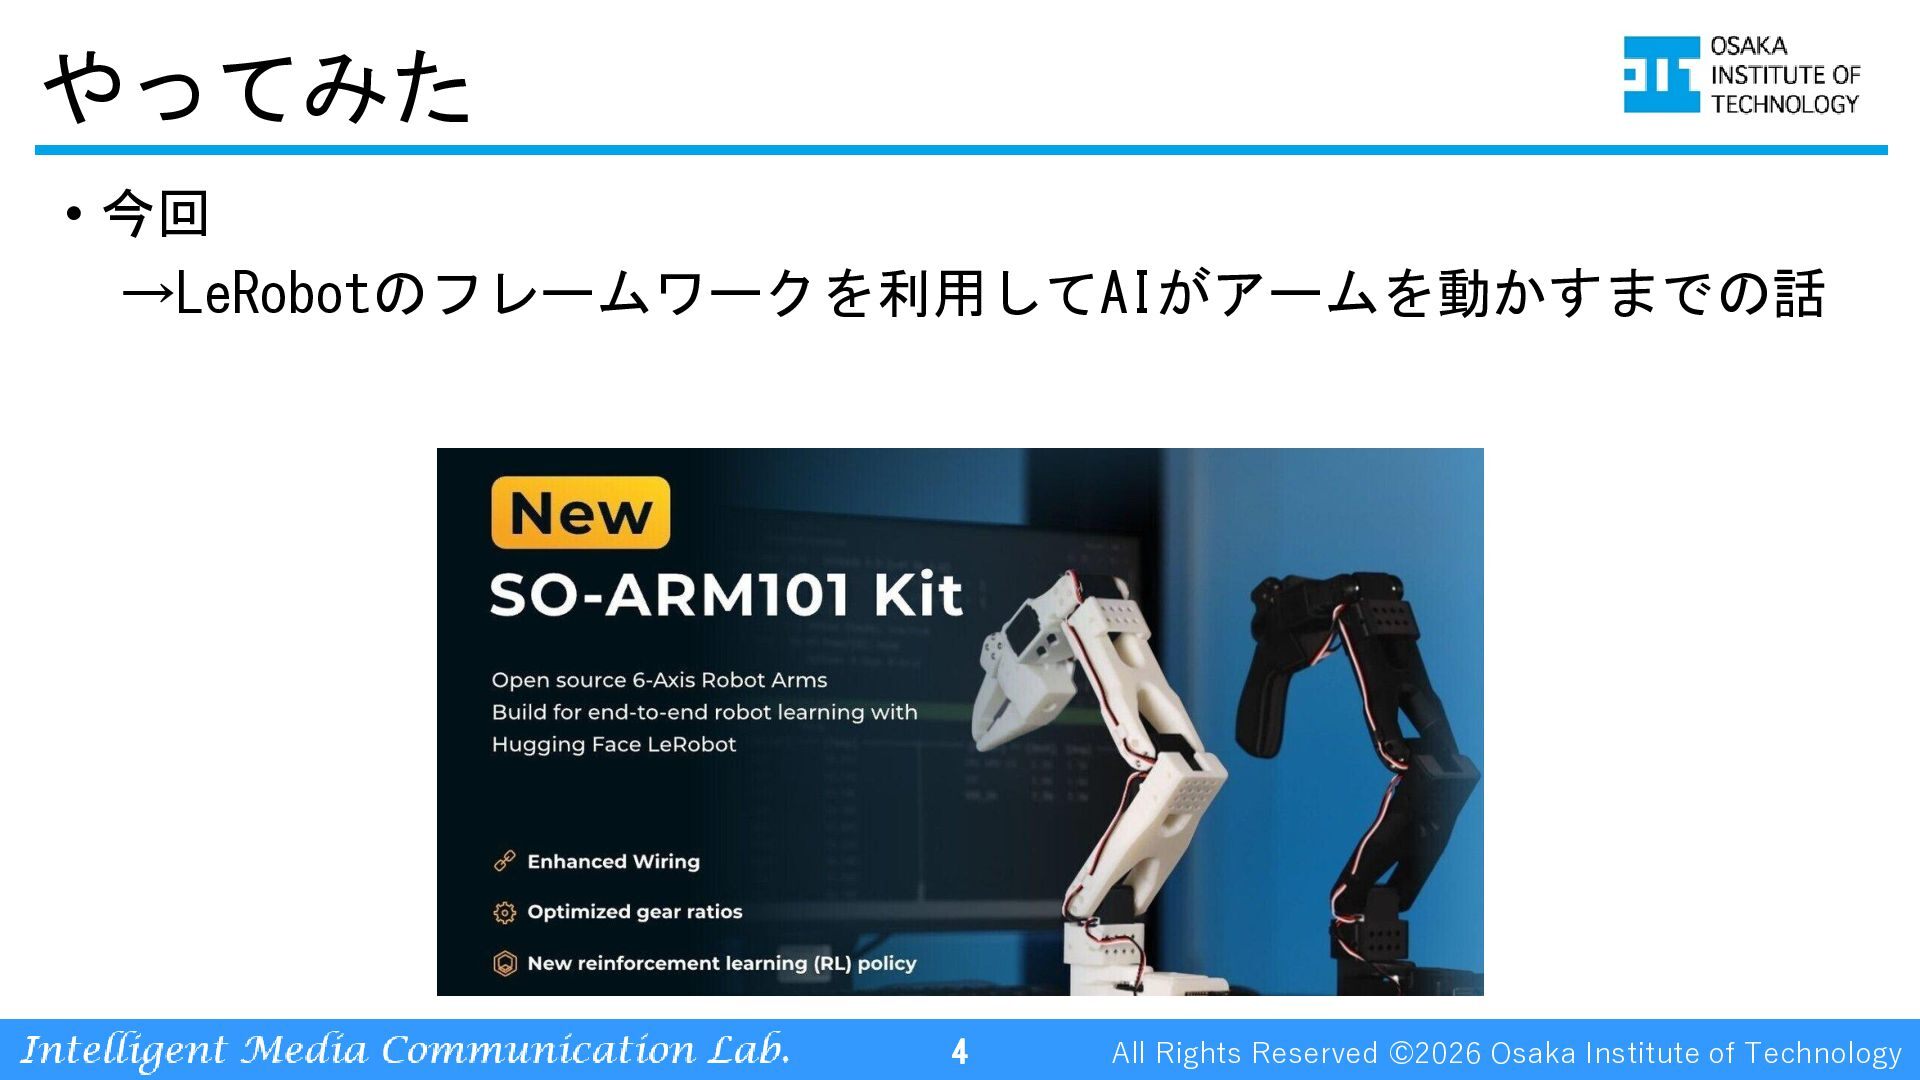
やってみた • 今回 →LeRobotのフレームワークを利用してAIがアームを動かすまでの話 4 All Rights Reserved ©2024 ©2026
Osaka Institute of Technology
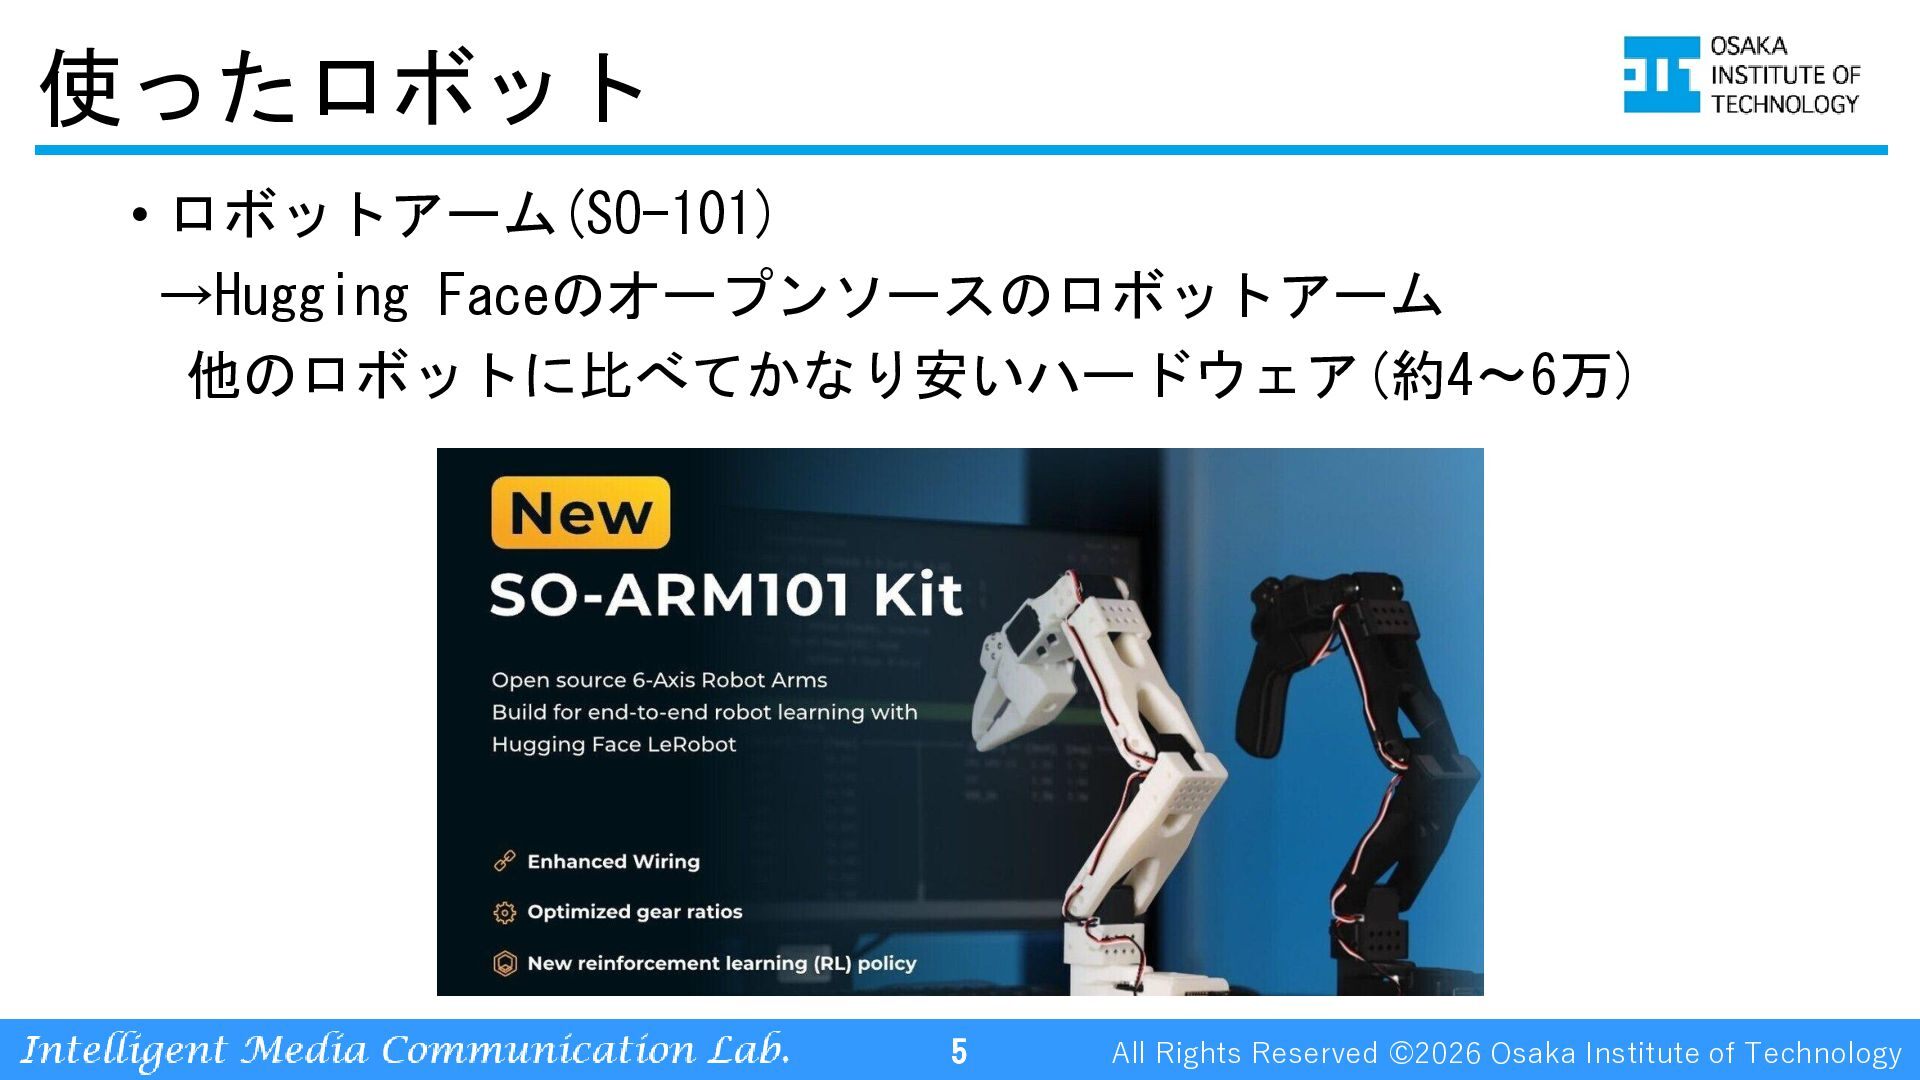
使ったロボット • ロボットアーム(SO-101) →Hugging Faceのオープンソースのロボットアーム 他のロボットに比べてかなり安いハードウェア(約4~6万) 5 All Rights Reserved
©2024 ©2026 Osaka Institute of Technology
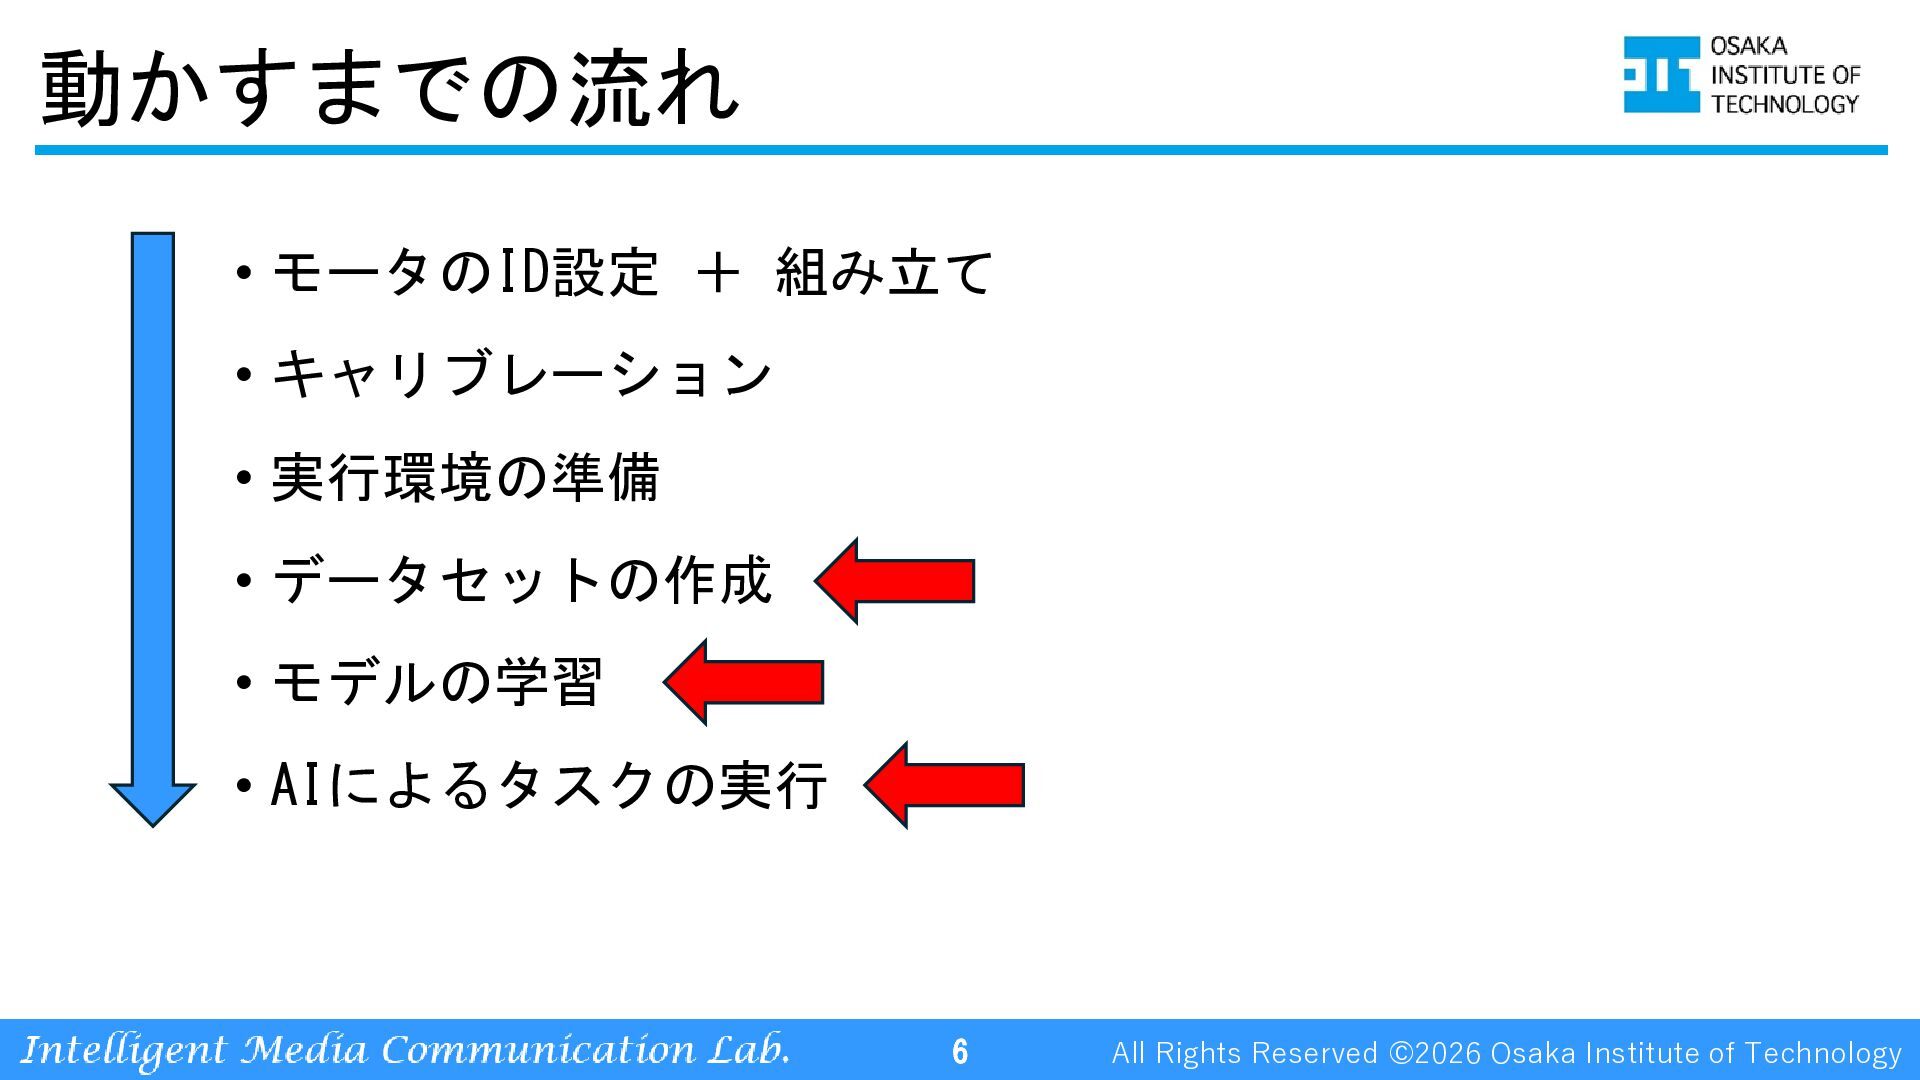
動かすまでの流れ • モータのID設定 + 組み立て • キャリブレーション • 実行環境の準備 •
データセットの作成 • モデルの学習 • AIによるタスクの実行 6 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
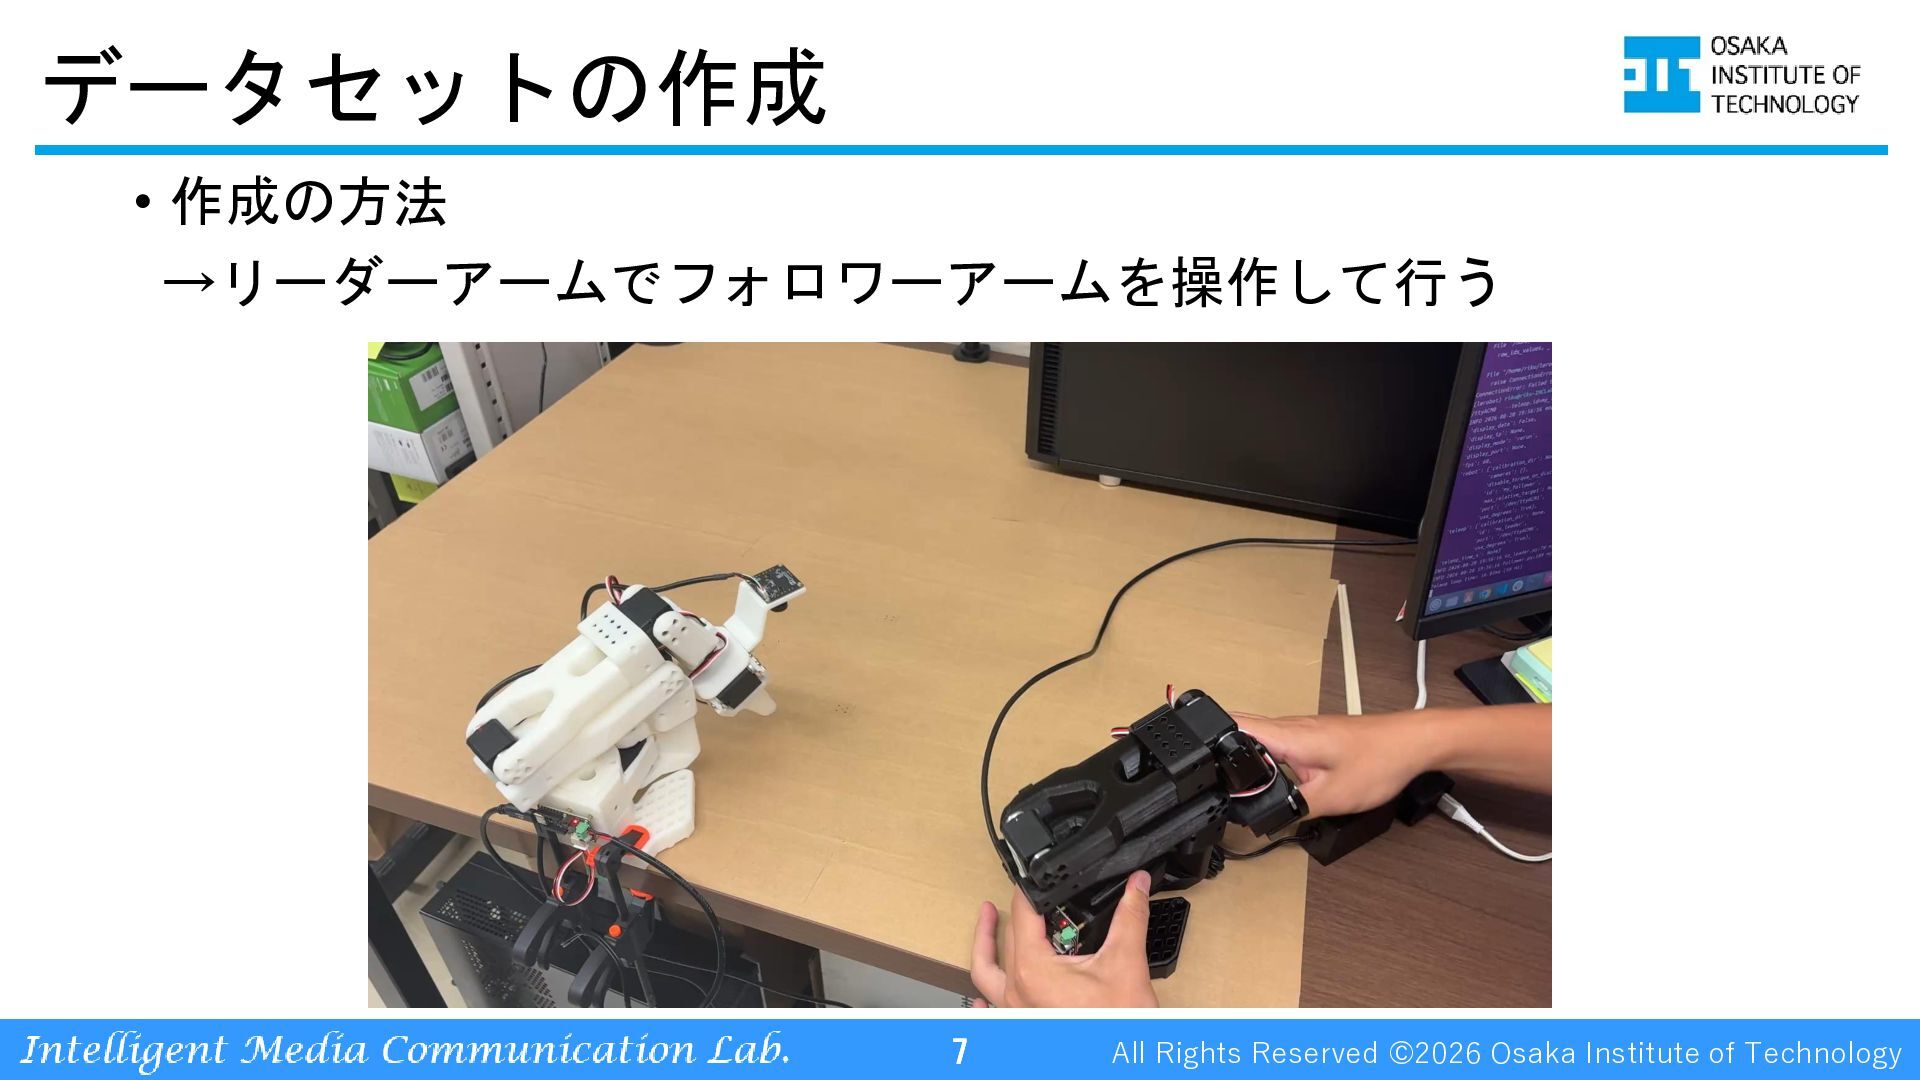
データセットの作成 • 作成の方法 →リーダーアームでフォロワーアームを操作して行う 7 All Rights Reserved ©2024 ©2026
Osaka Institute of Technology
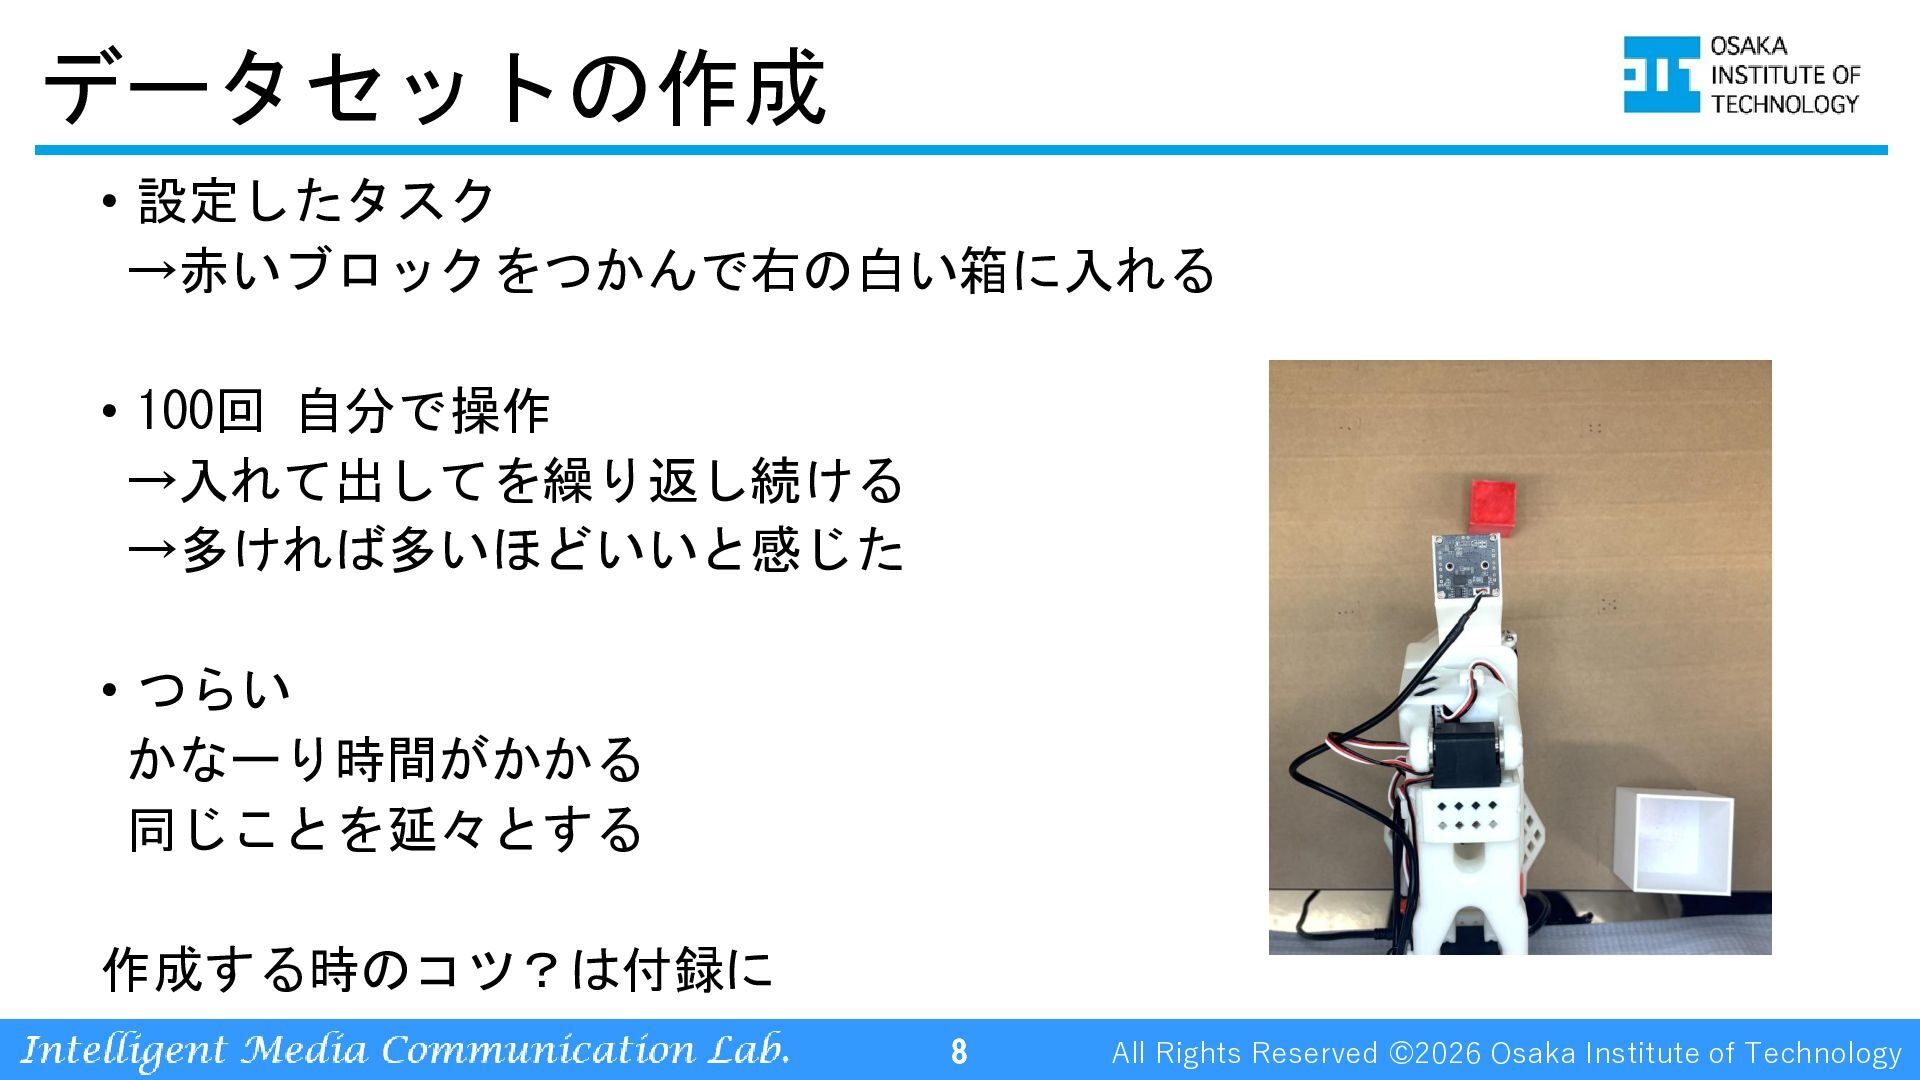
データセットの作成 • 設定したタスク →赤いブロックをつかんで右の白い箱に入れる • 100回 自分で操作 →入れて出してを繰り返し続ける →多ければ多いほどいいと感じた •
つらい かなーり時間がかかる 同じことを延々とする 作成する時のコツ?は付録に 8 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
モデルの学習 • 使用するAI →SmolVLAを使ってタスクを実行する ( VLAモデル: Vision Language Action モデル)
• 学習 →Google Colabでもモデルの学習は可能らしい →VRAM 10GBのGPUでやると学習時間が20時間オーバー →32GB でも7時間弱かかる 9 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
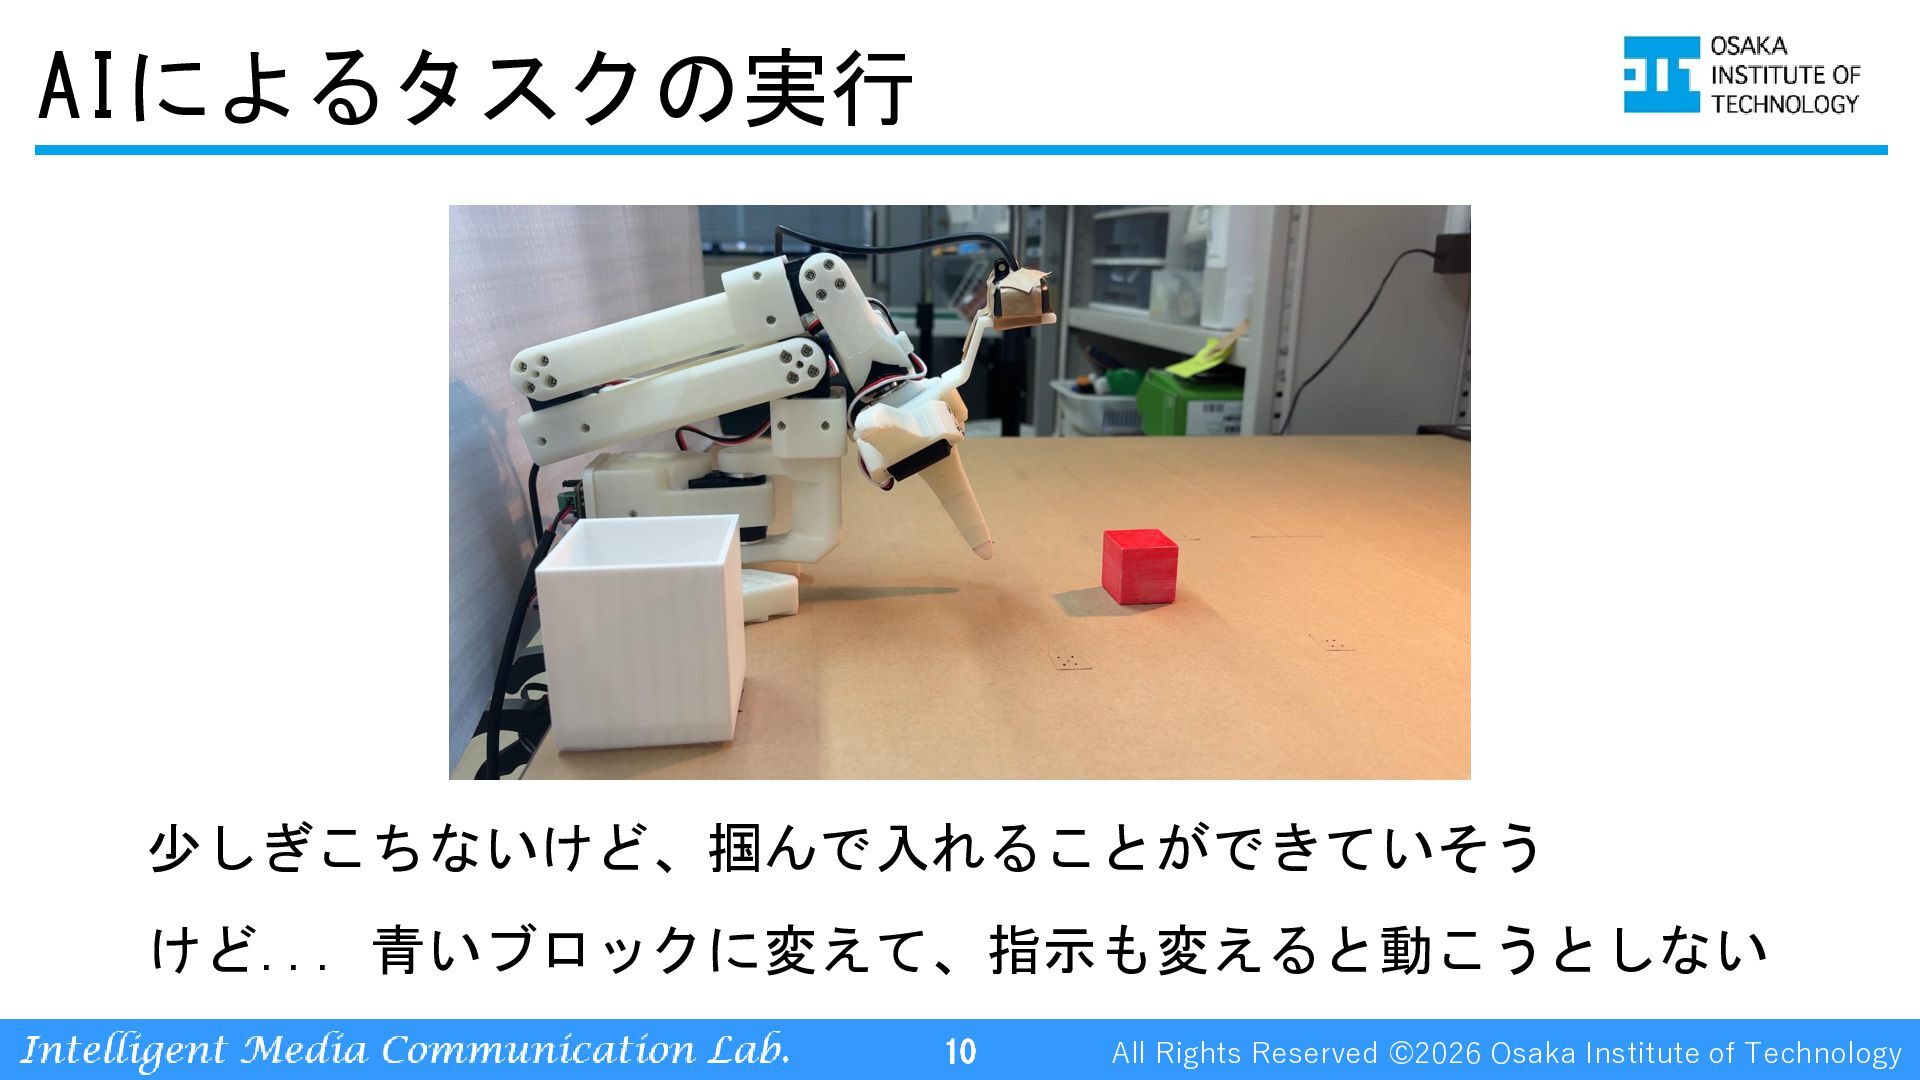
AIによるタスクの実行 少しぎこちないけど、掴んで入れることができていそう けど... 青いブロックに変えて、指示も変えると動こうとしない 10 All Rights Reserved ©2024 ©2026
Osaka Institute of Technology
やってみて • データセットを作るのがかなり面倒だが重要 • モデルの学習には強いGPUが必要 • 未知の状況に対応してほしい →けど...汎用性を持たせるのがむずかしい 11 All
Rights Reserved ©2024 ©2026 Osaka Institute of Technology
最後に • やってみたい方 →アームキットはAmazonや秋月電子などに販売している →3Dモデルも公開されているので印刷してもOK(モータが別途必要) • 実機は面倒という方 →LeRobotはシミュレーション環境などでも動かせるよ 12 All
Rights Reserved ©2024 ©2026 Osaka Institute of Technology
おわり • ありがとうございました 13 All Rights Reserved ©2024 ©2026 Osaka
Institute of Technology
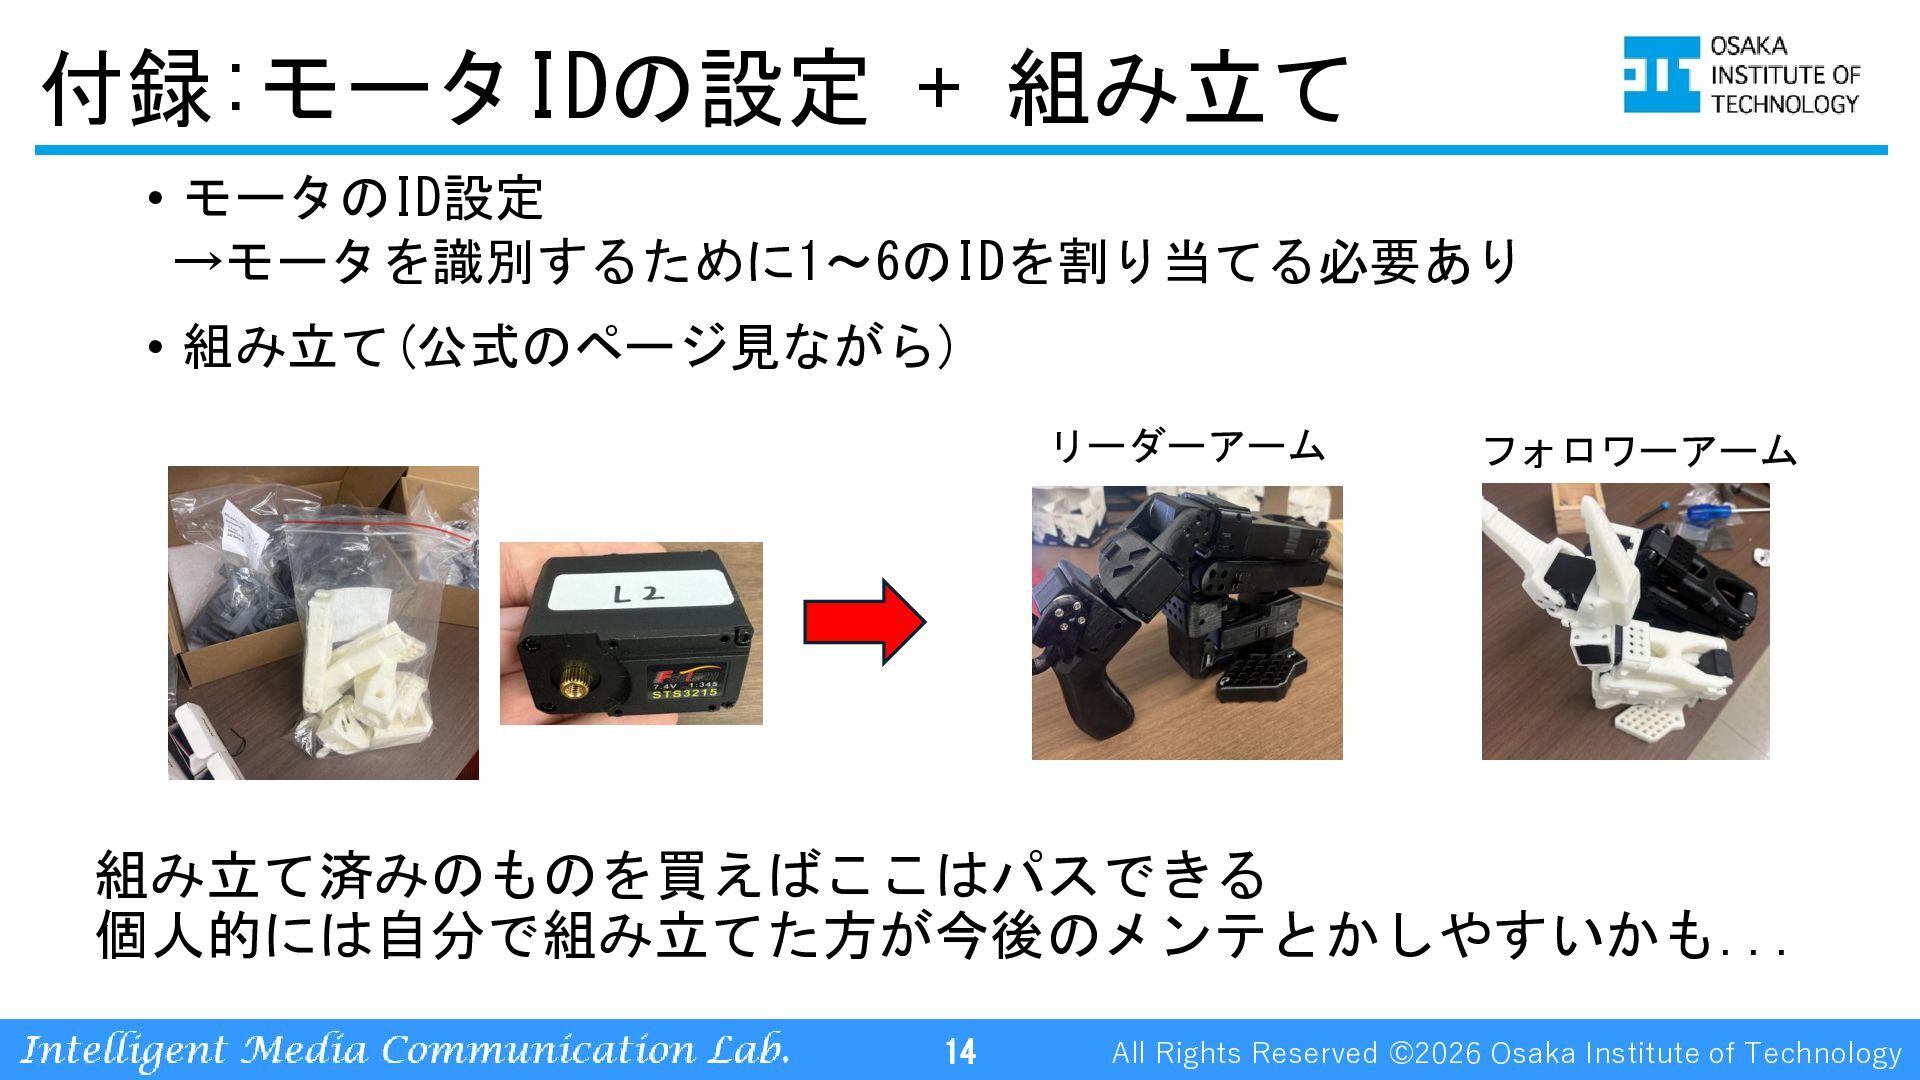
付録:モータIDの設定 + 組み立て • モータのID設定 →モータを識別するために1~6のIDを割り当てる必要あり • 組み立て(公式のページ見ながら) リーダーアーム フォロワーアーム
組み立て済みのものを買えばここはパスできる 個人的には自分で組み立てた方が今後のメンテとかしやすいかも... 14 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
付録:キャリブレーション キャリブレーション →各モーターを可動域の限界まで回す →各モータの基準や位置ずれを無くしたり、可動域を覚えさせる →リーダー・フォロワーの両方やる 15 All Rights Reserved ©2024
©2026 Osaka Institute of Technology
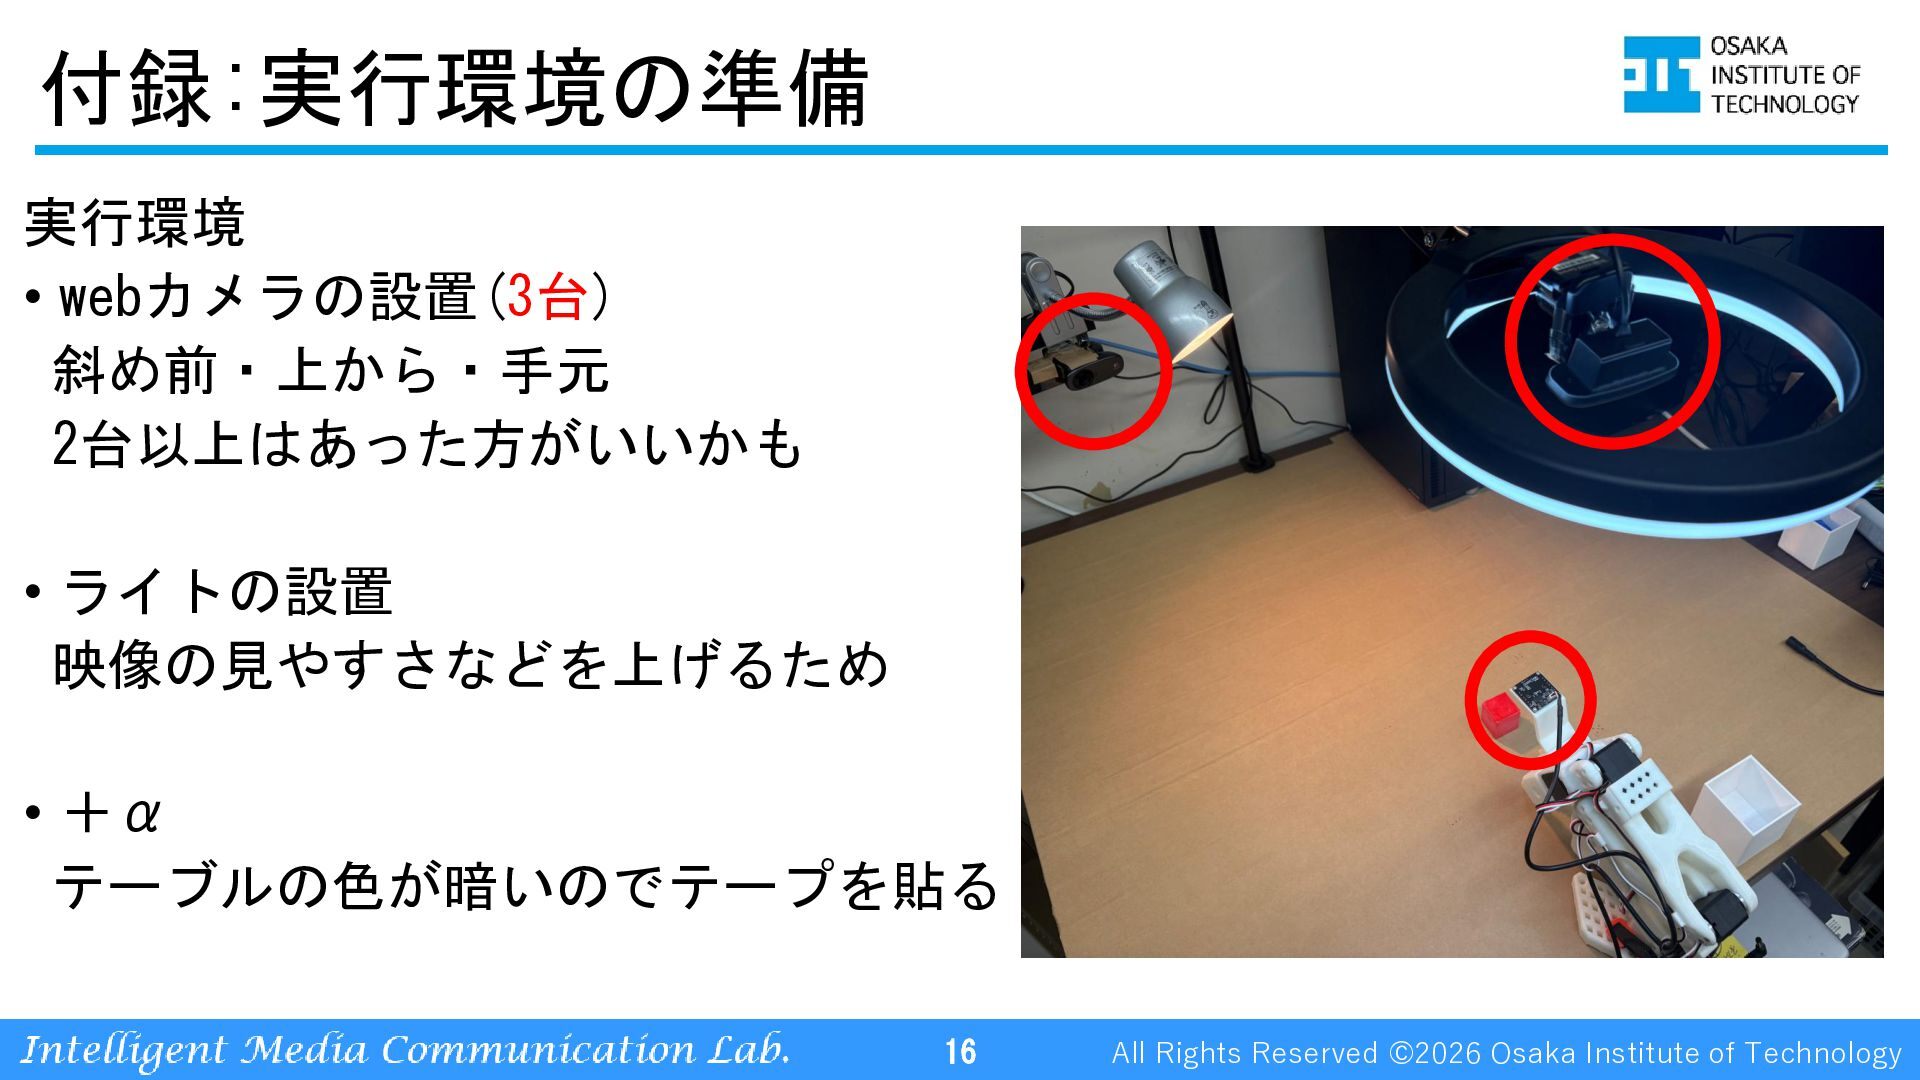
付録:実行環境の準備 実行環境 • webカメラの設置(3台) 斜め前・上から・手元 2台以上はあった方がいいかも • ライトの設置 映像の見やすさなどを上げるため •
+α テーブルの色が暗いのでテープを貼る 16 All Rights Reserved ©2024 ©2026 Osaka Institute of Technology
付録:データセット作成のコツ? ①ロボットのグリッパ(つかむ部分)を開けるor閉じるの2パターン化 →微妙な開き方など中途半端な状態をなくす ②カメラに対象の物体を出来るだけ入れる →AIが状況を失わないようにするために... ③ゆっくり動かす →急激に動かし続けたデータでは、暴走?のような動作が見られた →AIが学習しやすくノイズがないデータを作る 17 All
Rights Reserved ©2024 ©2026 Osaka Institute of Technology


 yut0naga1_fa
 teamlab
 willnet
 recruitengineers
 jyouryuusui
 puhitaku
 pfn
 akitoshiga
 jtakeda
 colopl
 kairim0
 kenichiodo
 nikkihalliwell
 zakiyama
 lynnandtonic
 addyosmani
 ipullrank
 mojombo
 bermonpainter
 reverentgeek
 sergeychernyshev
 mkilby
 chikuwait
 techseoconnect