Share
Embed
Transcript
42 slides
-
2 Proprietary & Confidential 関係者外秘 自己紹介 § 東京大学総合文化研究科 修士(神経科学) 岡ノ谷研究室
§ 慶應義塾大学 理工学研究科 博士(工学) 青木研究室 ベルリン工科大学コンピュータサイエンス学科 留学 専門はイベントベースカメラのコンピュータビジョン・機械学習 § トヨタ自動車 → ウーブン・バイ・トヨタ株式会社 Vision AI リサーチサイエンティスト § その他 未踏アドバンスト事業(イベントカメラ) ドイツ学術振興会 二国間博士研究フェローシップ 第14回 日本学術振興会育志賞 -
5 Proprietary & Confidential 関係者外秘 6 14 23 Contents 概論
研究紹介 可視光通信への応用 -
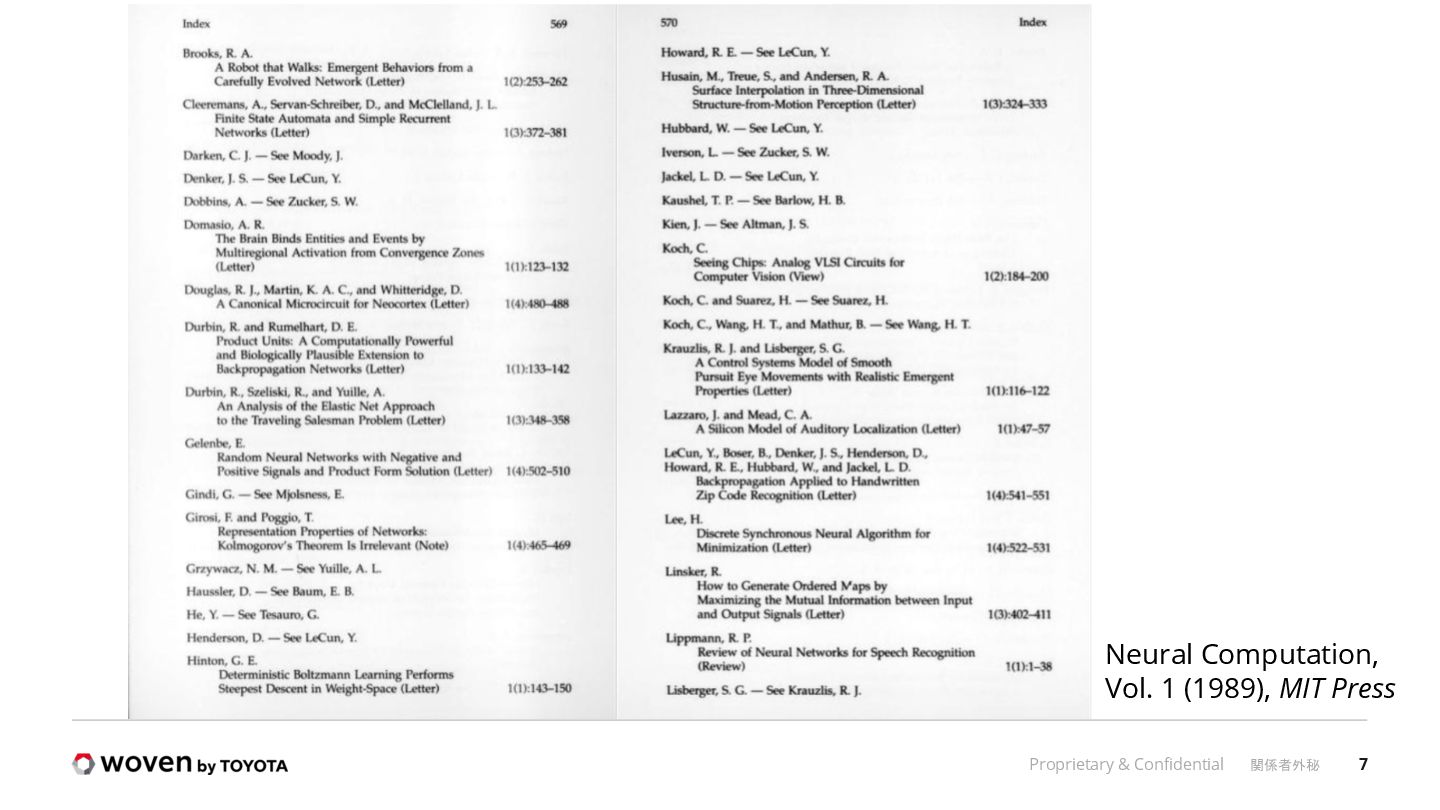
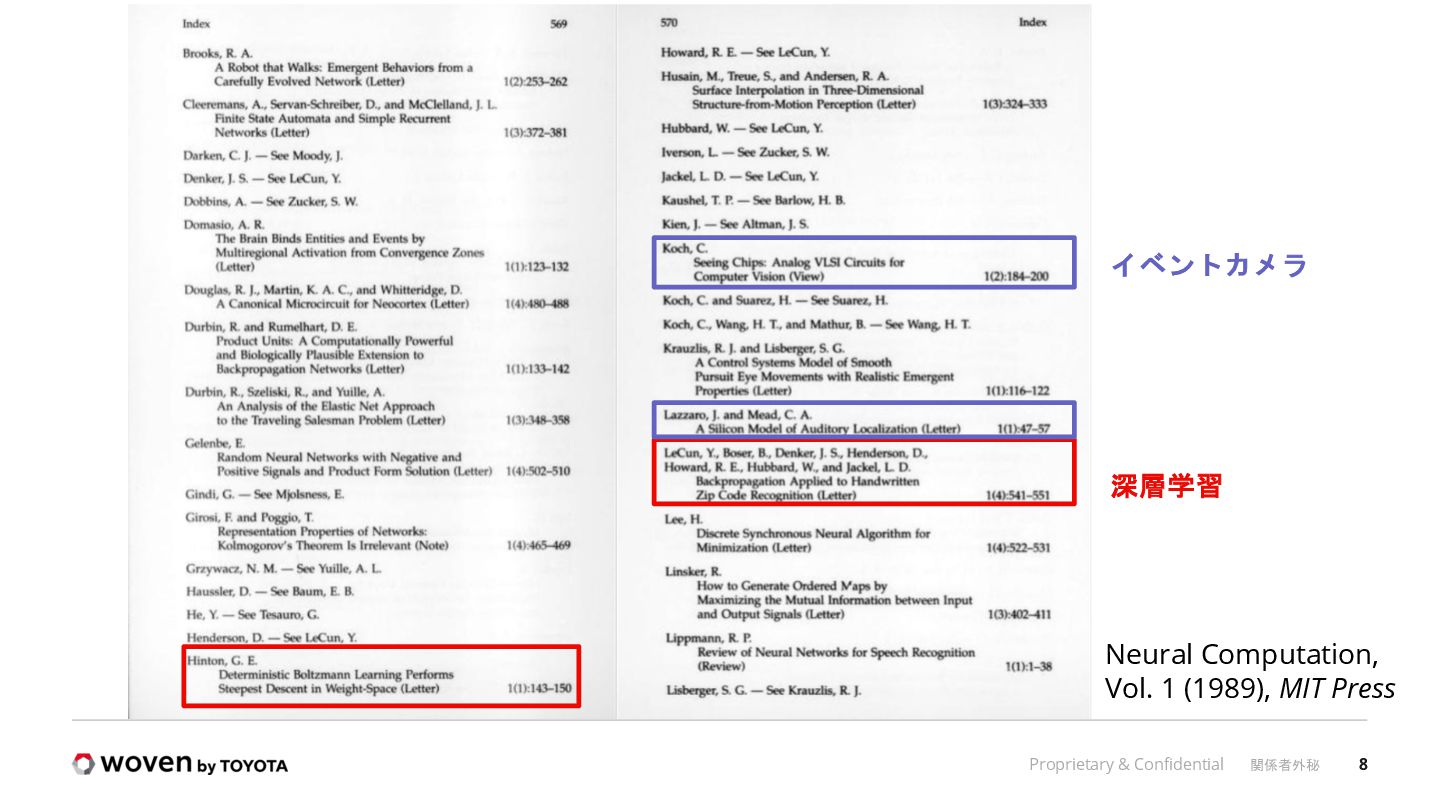
8 Proprietary & Confidential 関係者外秘 イベントカメラ 深層学習 Neural Computation, Vol.
1 (1989), MIT Press -
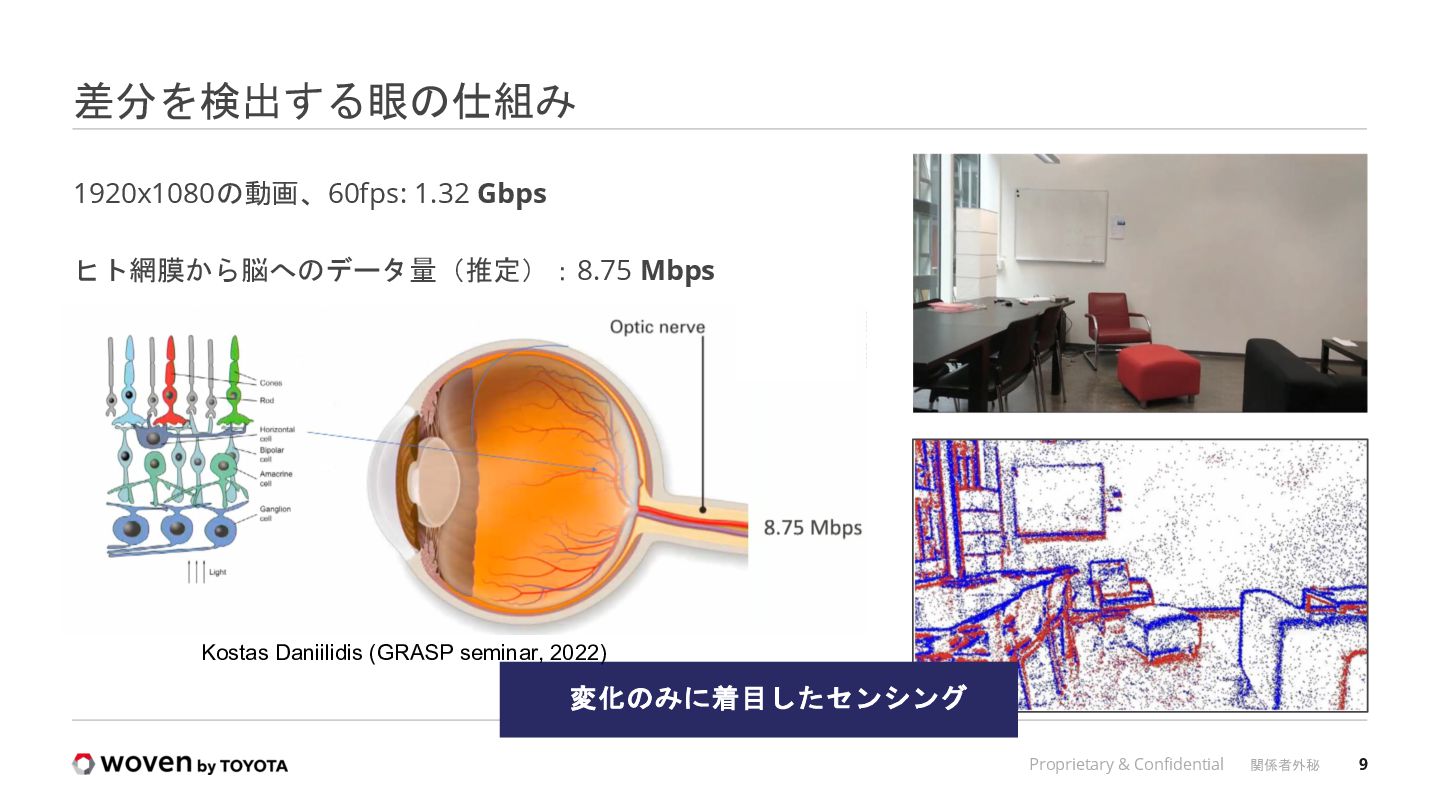
9 Proprietary & Confidential 関係者外秘 差分を検出する眼の仕組み 1920x1080の動画、60fps: 1.32 Gbps ヒト網膜から脳へのデータ量(推定):8.75
Mbps 変化のみに着目したセンシング Kostas Daniilidis (GRASP seminar, 2022) -
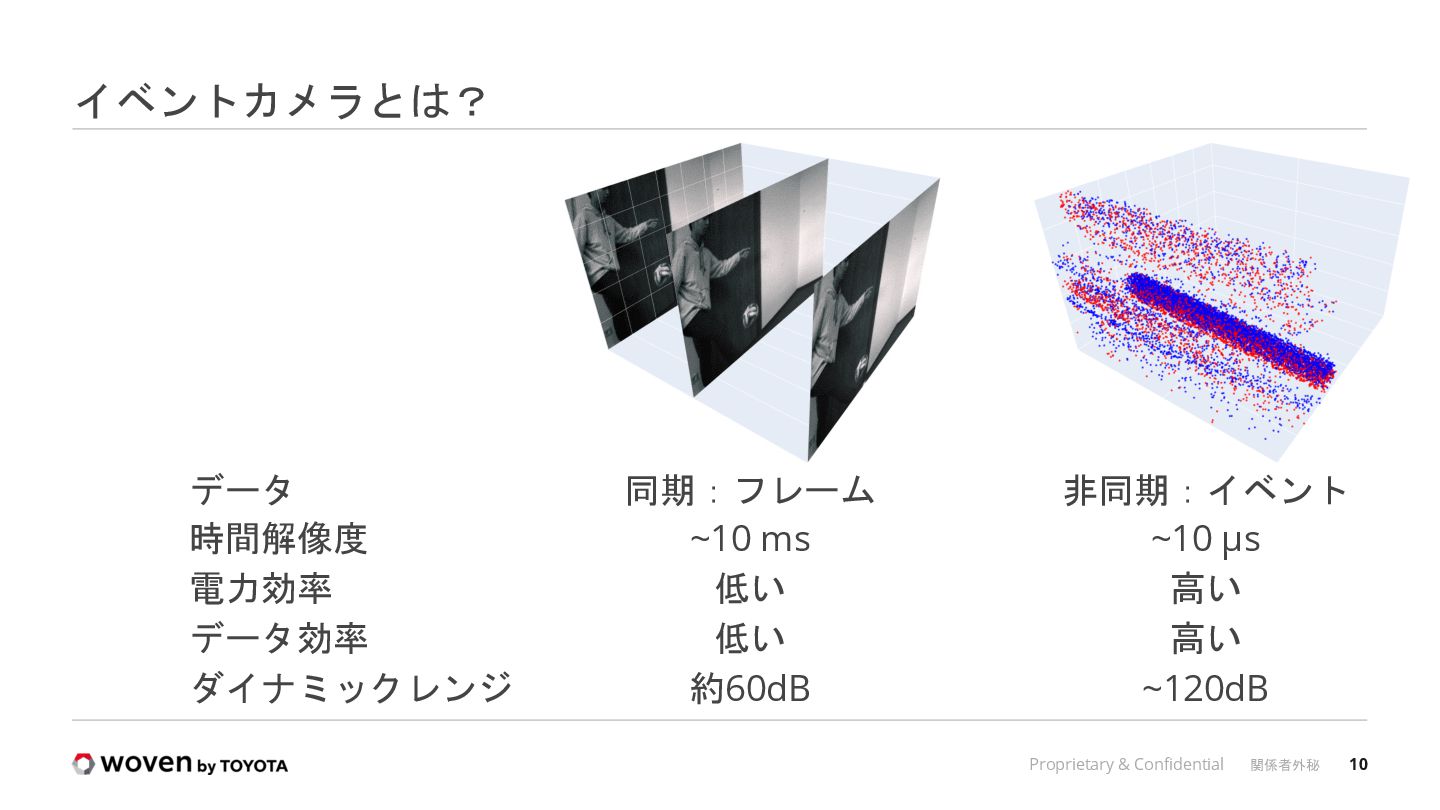
10 Proprietary & Confidential 関係者外秘 データ 時間解像度 電力効率 データ効率 ダイナミックレンジ
同期:フレーム ~10 ms 低い 低い 約60dB 非同期:イベント ~10 μs 高い 高い ~120dB イベントカメラとは? -
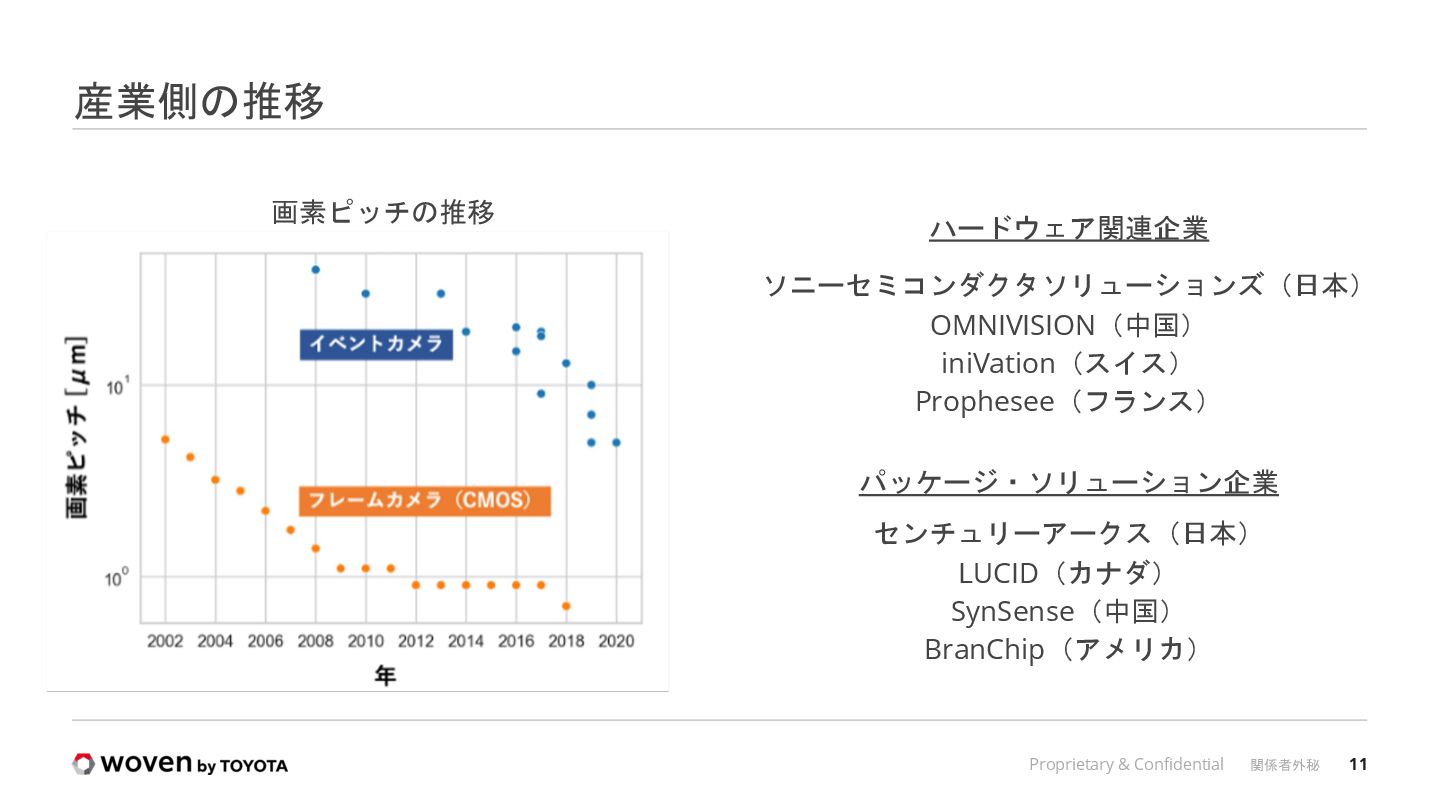
11 Proprietary & Confidential 関係者外秘 画素ピッチの推移 産業側の推移 ハードウェア関連企業 パッケージ・ソリューション企業 ソニーセミコンダクタソリューションズ(日本)
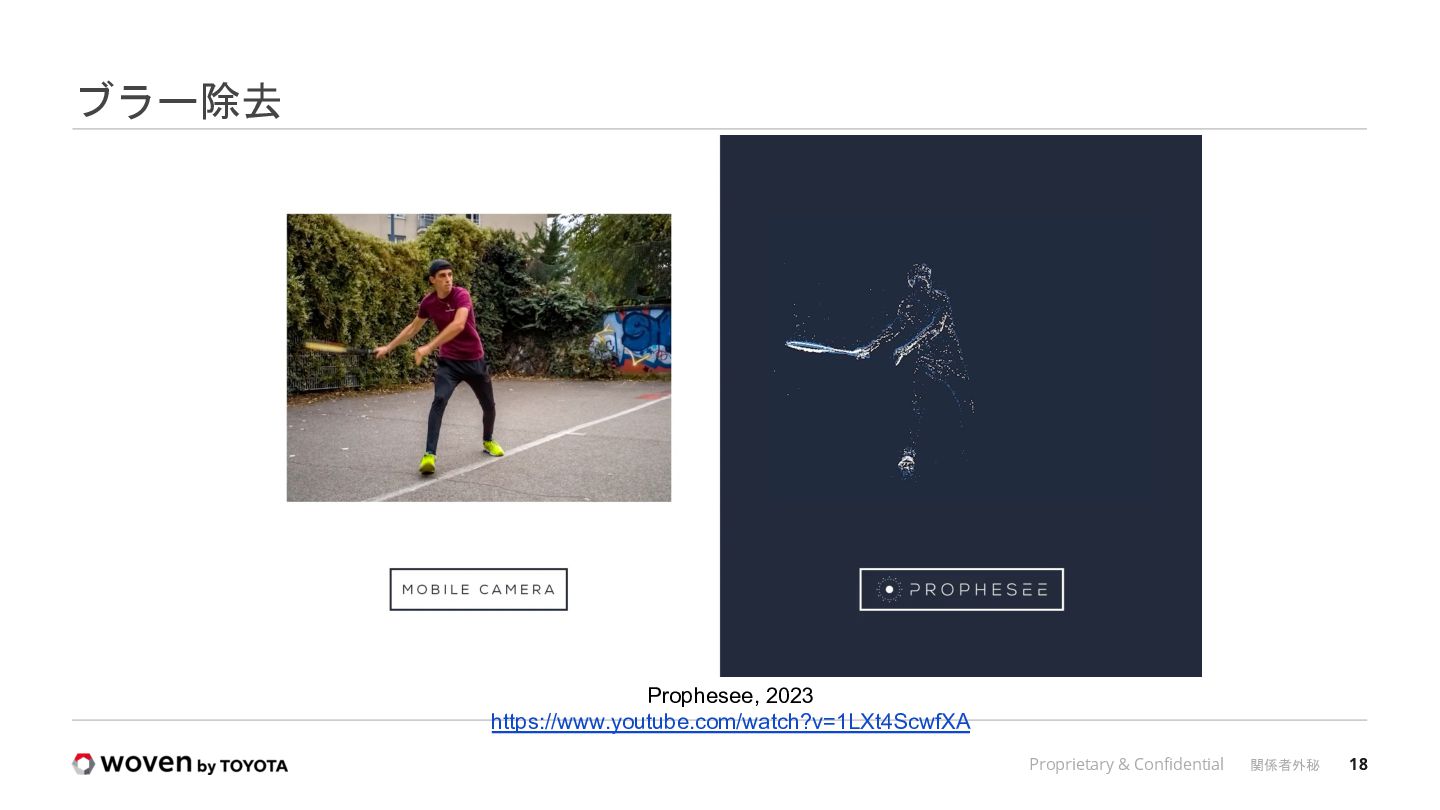
OMNIVISION(中国) iniVation(スイス) Prophesee(フランス) センチュリーアークス(日本) LUCID(カナダ) SynSense(中国) BranChip(アメリカ) -
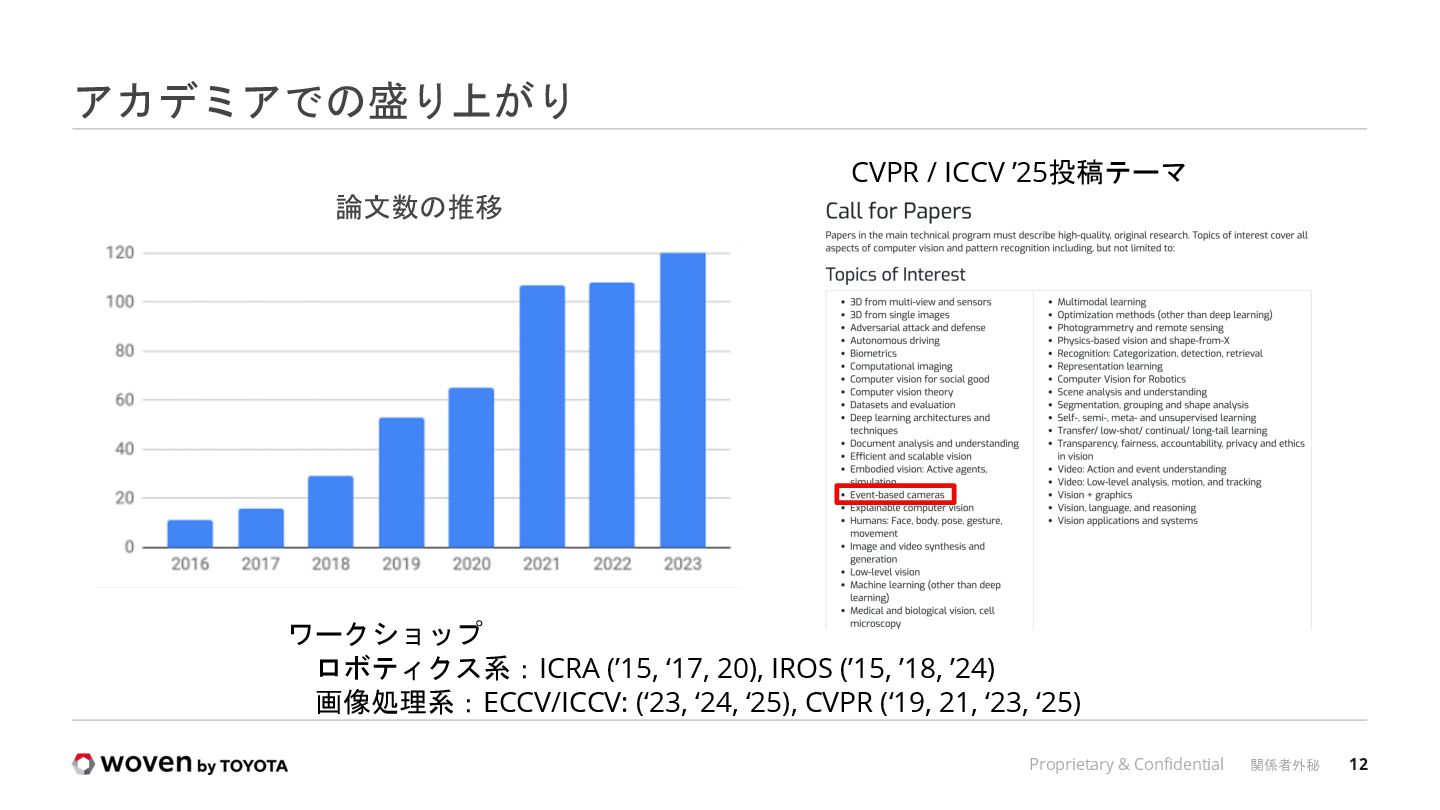
12 Proprietary & Confidential 関係者外秘 ワークショップ ロボティクス系:ICRA (’15, ‘17, 20),
IROS (’15, ’18, ’24) 画像処理系:ECCV/ICCV: (‘23, ‘24, ‘25), CVPR (‘19, 21, ‘23, ‘25) 論文数の推移 アカデミアでの盛り上がり CVPR / ICCV ’25投稿テーマ -
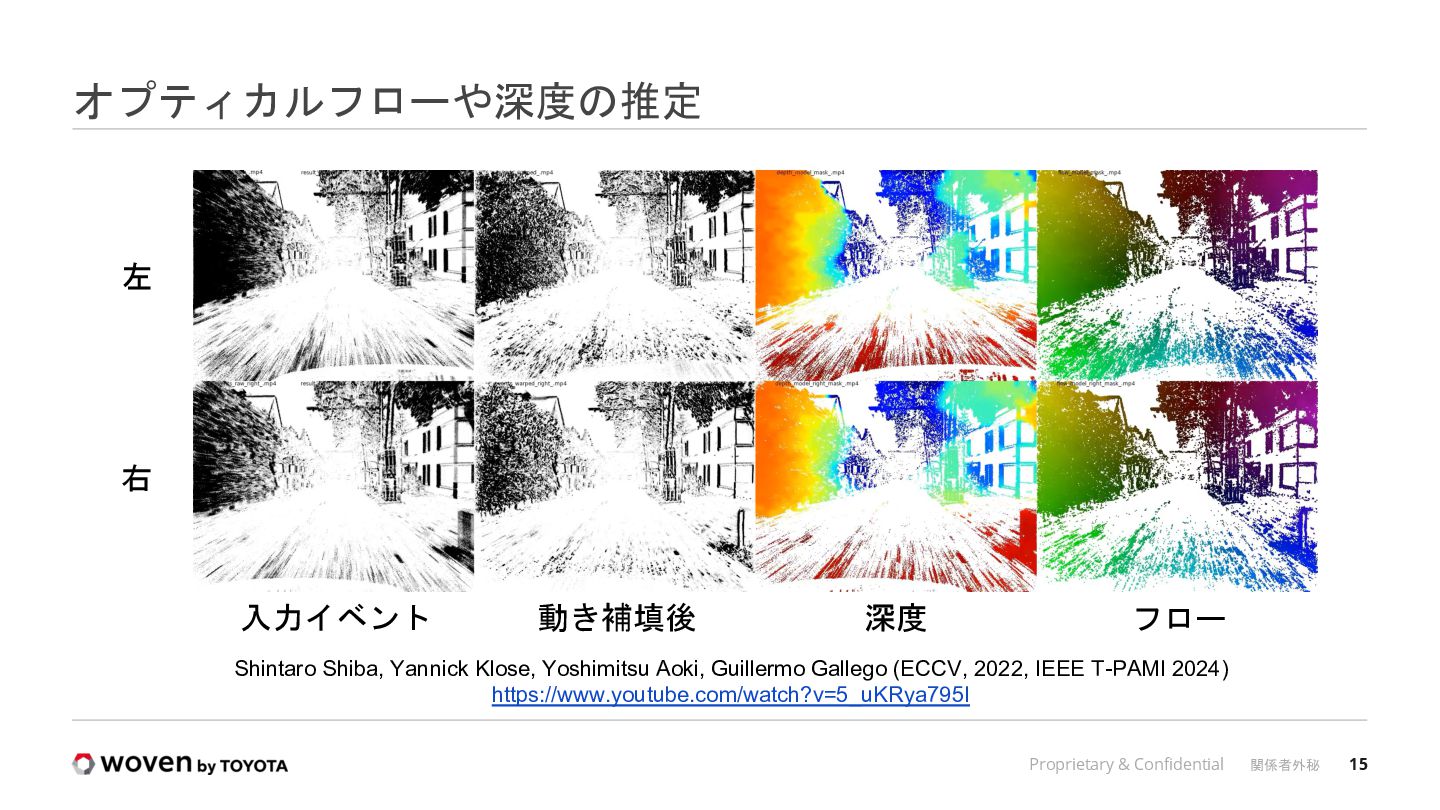
15 Proprietary & Confidential 関係者外秘 オプティカルフローや深度の推定 入力イベント 動き補填後 フロー 深度
左 右 Shintaro Shiba, Yannick Klose, Yoshimitsu Aoki, Guillermo Gallego (ECCV, 2022, IEEE T-PAMI 2024) https://www.youtube.com/watch?v=5_uKRya795I -
16 Proprietary & Confidential 関係者外秘 SLAM Hanme Kim, Stefan Leutenegger
and Andrew J. Davison (ECCV, 2016) https://www.youtube.com/watch?v=yHLyhdMSw7w -
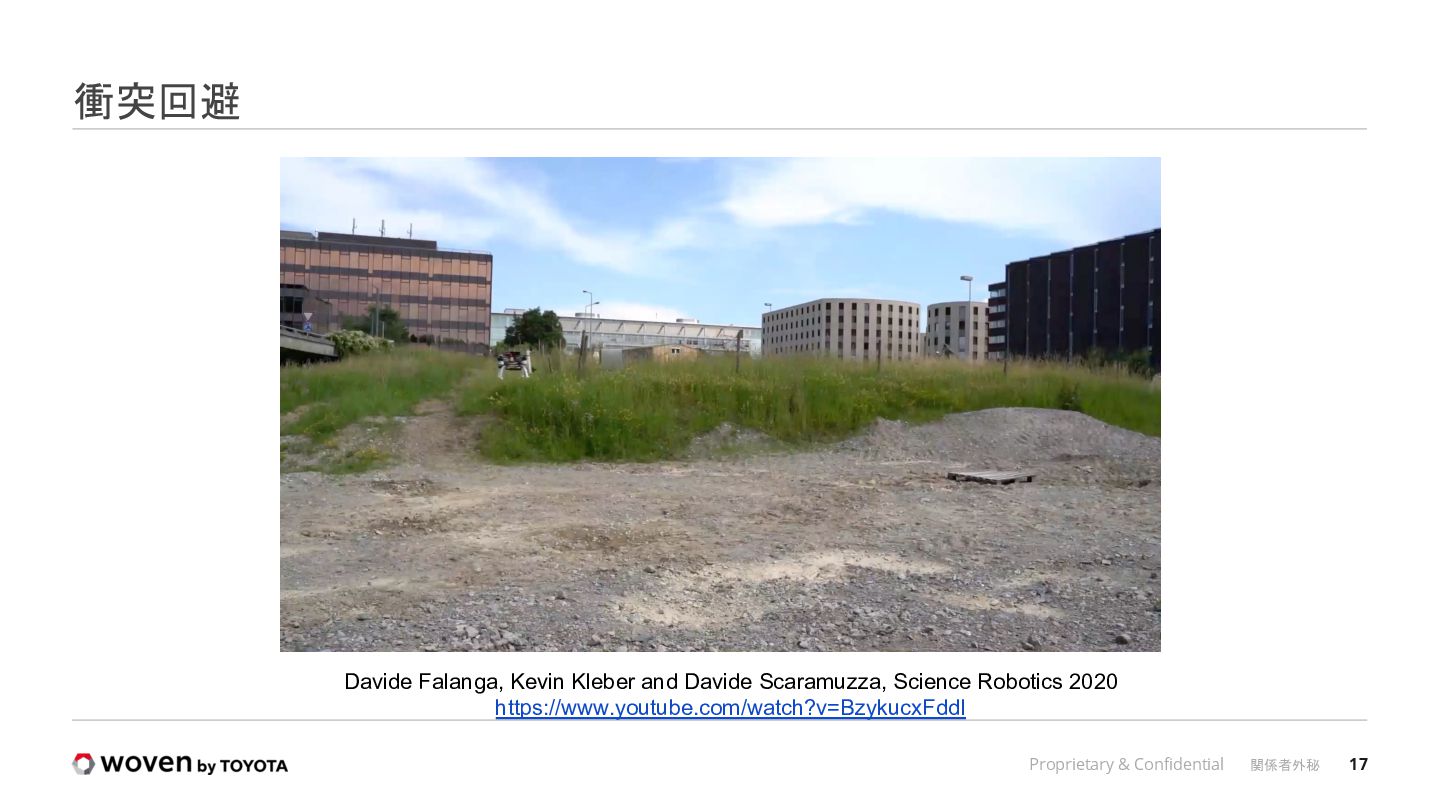
17 Proprietary & Confidential 関係者外秘 衝突回避 Davide Falanga, Kevin Kleber
and Davide Scaramuzza, Science Robotics 2020 https://www.youtube.com/watch?v=BzykucxFddI -
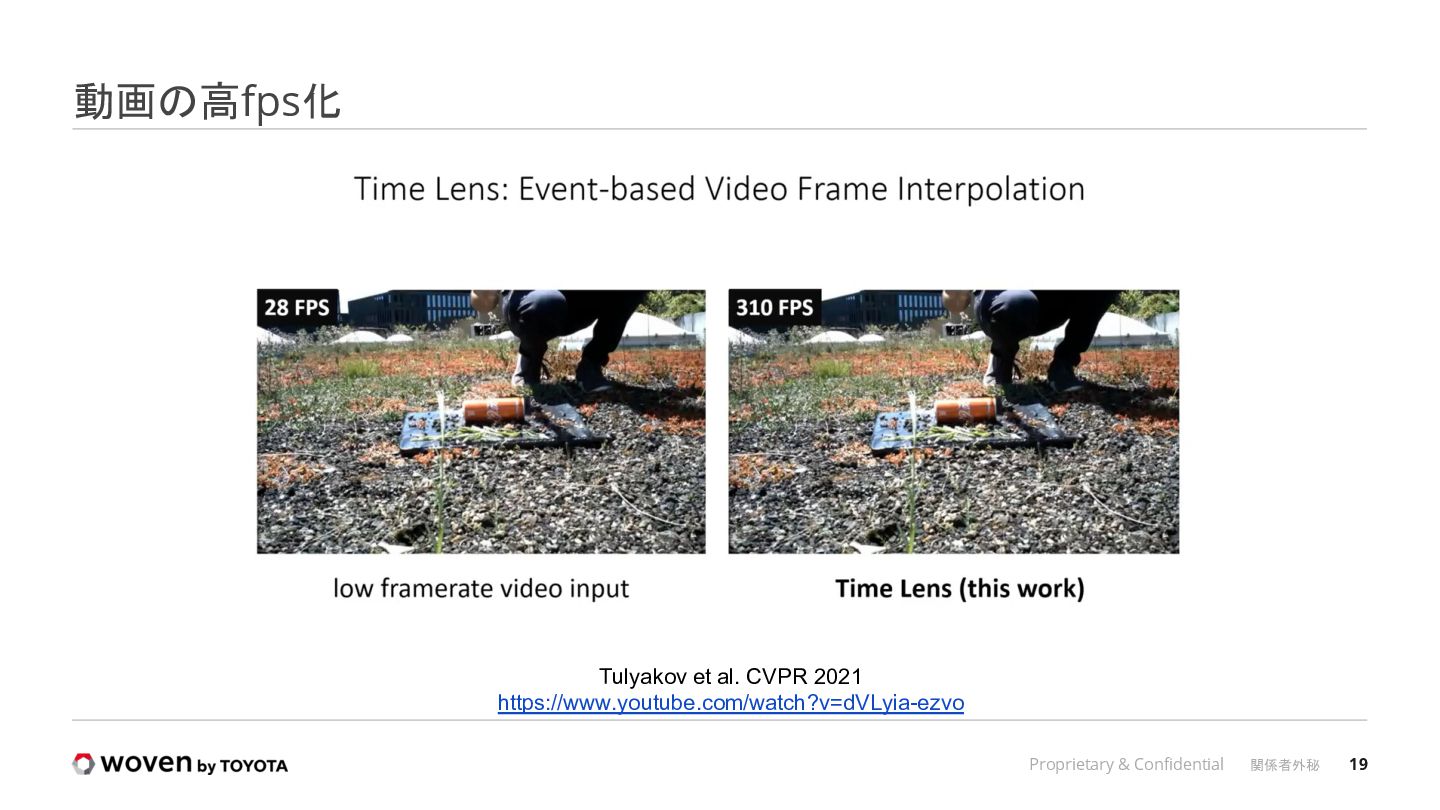
19 Proprietary & Confidential 関係者外秘 動画の高fps化 Tulyakov et al. CVPR
2021 https://www.youtube.com/watch?v=dVLyia-ezvo -
20 Proprietary & Confidential 関係者外秘 Structured Light での高fps深度推定 Manasi Muglikar;
Guillermo Gallego; Davide Scaramuzza (2021 3DV) https://www.youtube.com/watch?v=SITmvZ8VLfs -
21 Proprietary & Confidential 関係者外秘 宇宙産業 ICNS, Western Sydney University,
2022 https://www.youtube.com/watch?v=f_DEjYafPIk -
22 Proprietary & Confidential 関係者外秘 現在の課題は? 研究 § 非同期データに適した処理理 論の構築、進展
§ 高速、低レイテンシで動く手 法や、システムとしての実装 § Spiking Neural Network等の 新しい理論との統合 産業 § 企業での応用の実装、活用 § 処理方法の知見共有、ライブ ラリ等 § サービス、システム、ソリュ ーションとしての事業化 -
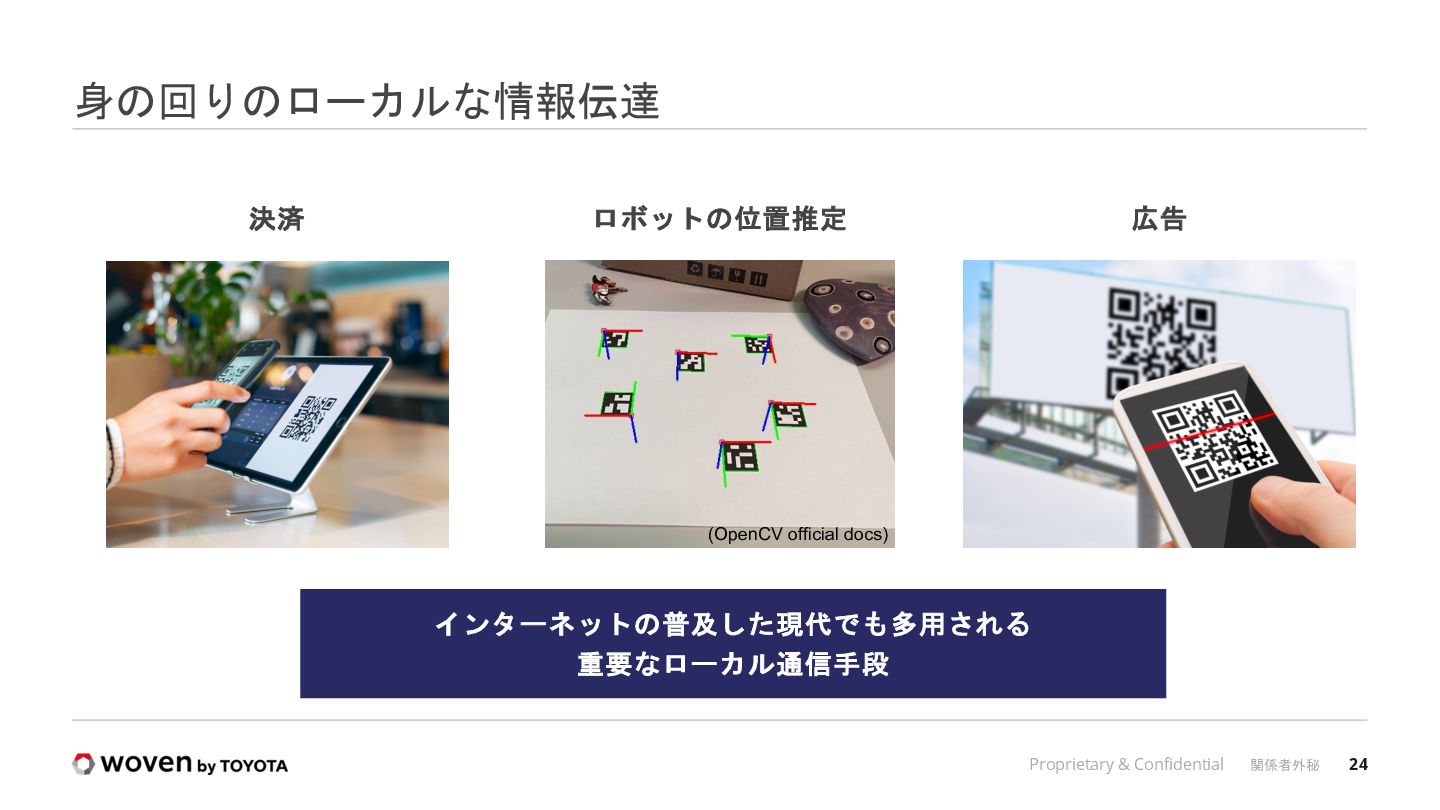
24 Proprietary & Confidential 関係者外秘 身の回りのローカルな情報伝達 決済 ロボットの位置推定 広告 インターネットの普及した現代でも多用される
重要なローカル通信手段 (OpenCV official docs) -
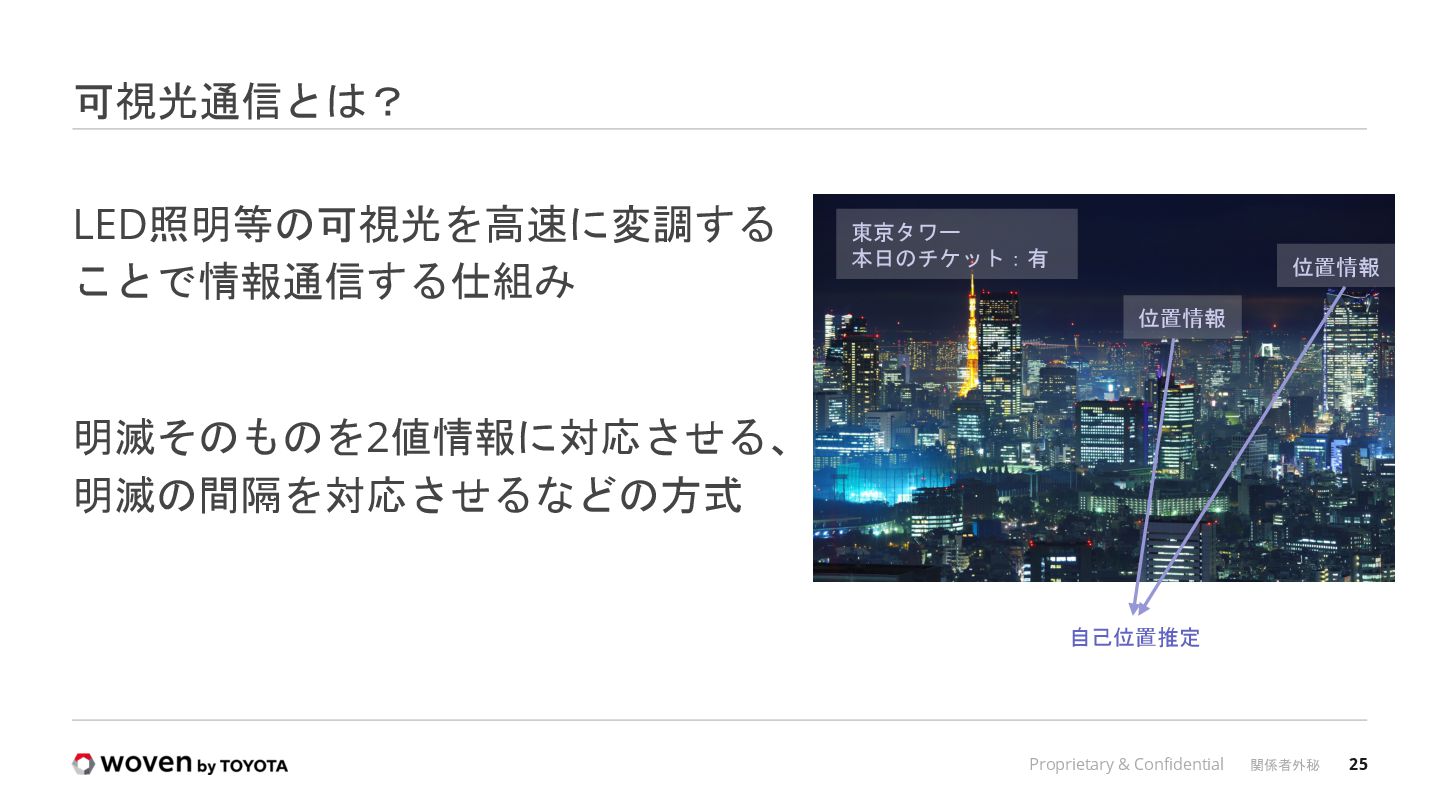
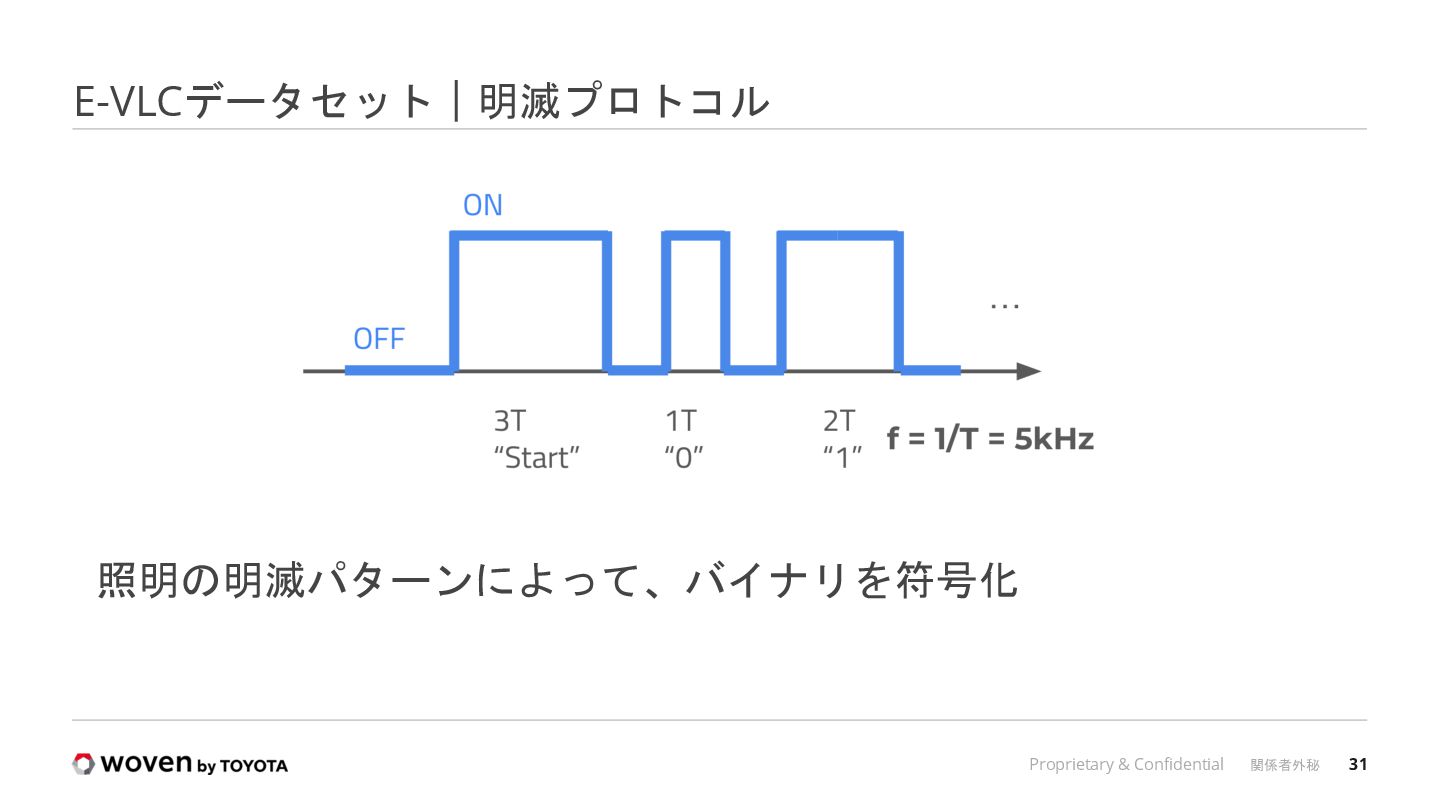
25 Proprietary & Confidential 関係者外秘 可視光通信とは? LED照明等の可視光を高速に変調する ことで情報通信する仕組み 明滅そのものを2値情報に対応させる、 明滅の間隔を対応させるなどの方式
東京タワー 本日のチケット:有 位置情報 位置情報 自己位置推定 -
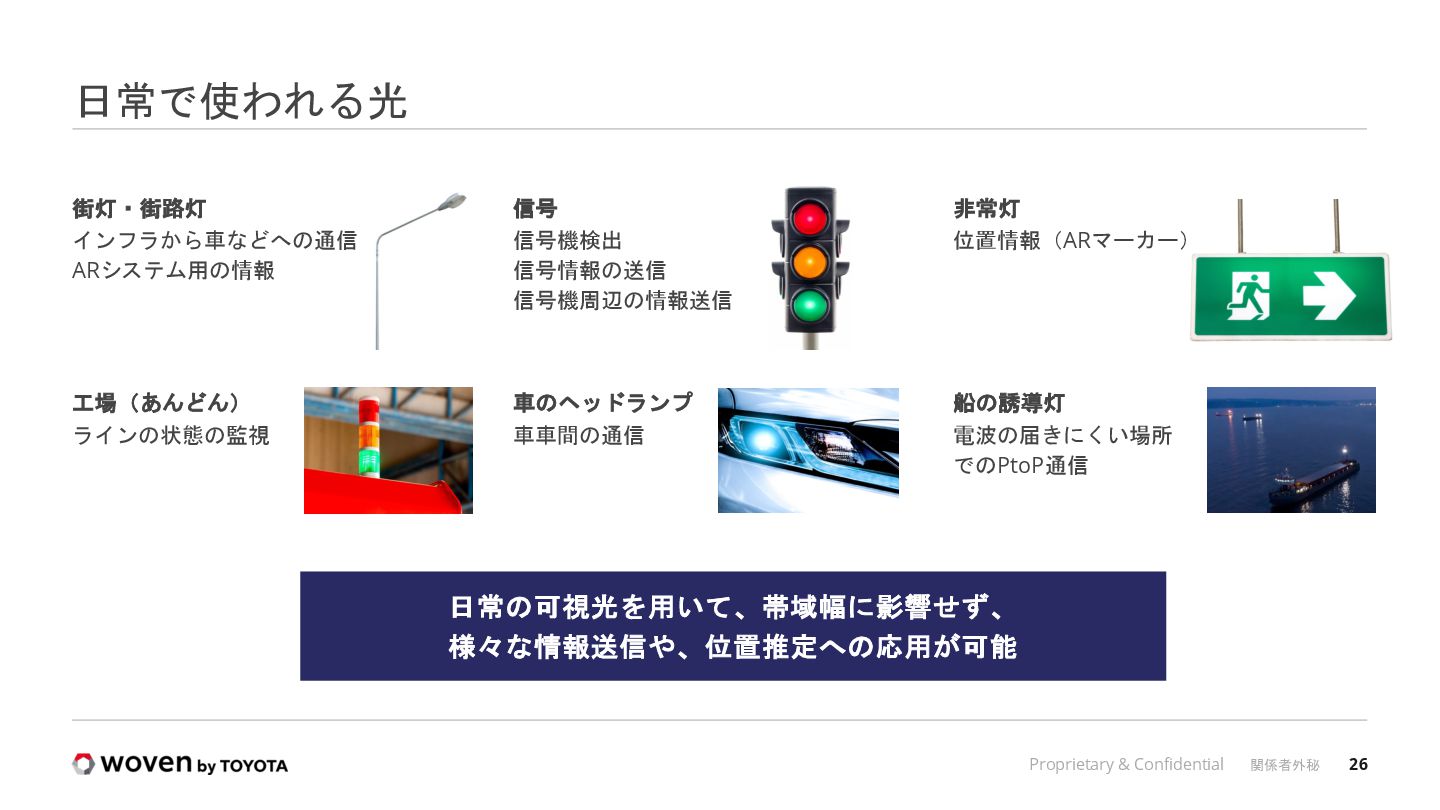
26 Proprietary & Confidential 関係者外秘 信号 信号機検出 信号情報の送信 信号機周辺の情報送信 非常灯
位置情報(ARマーカー) 工場(あんどん) ラインの状態の監視 車のヘッドランプ 車車間の通信 船の誘導灯 電波の届きにくい場所 でのPtoP通信 日常で使われる光 日常の可視光を用いて、帯域幅に影響せず、 様々な情報送信や、位置推定への応用が可能 街灯・街路灯 インフラから車などへの通信 ARシステム用の情報 -
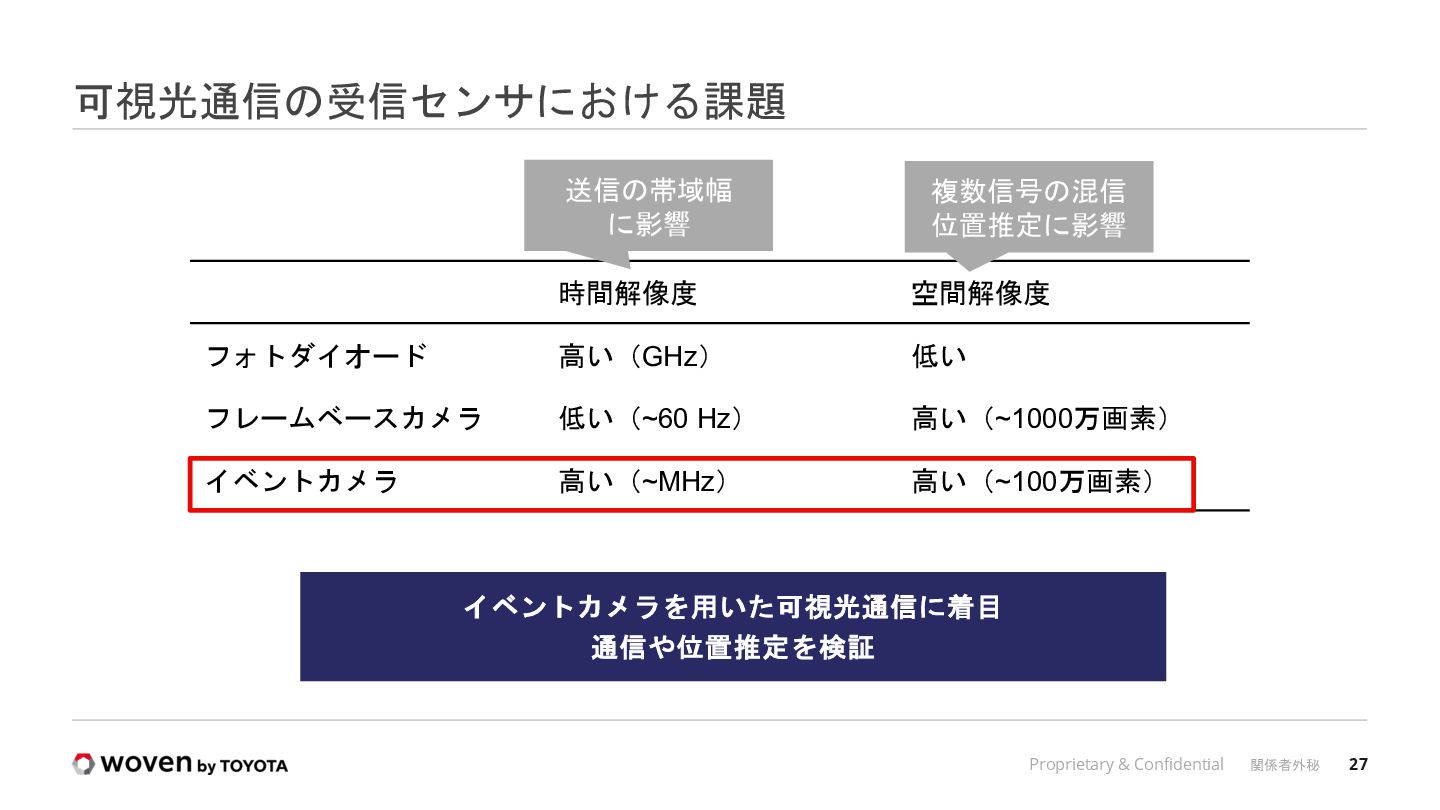
27 Proprietary & Confidential 関係者外秘 可視光通信の受信センサにおける課題 時間解像度 空間解像度 フォトダイオード 高い(GHz)
低い フレームベースカメラ 低い(~60 Hz) 高い(~1000万画素) イベントカメラ 高い(~MHz) 高い(~100万画素) イベントカメラを用いた可視光通信に着目 通信や位置推定を検証 送信の帯域幅 に影響 複数信号の混信 位置推定に影響 -
28 Proprietary & Confidential 関係者外秘 1. モバイル搭載・データセット 2. 車載・符号化技術 3.
屋外での実証 Woven by Toyota での取り組み -
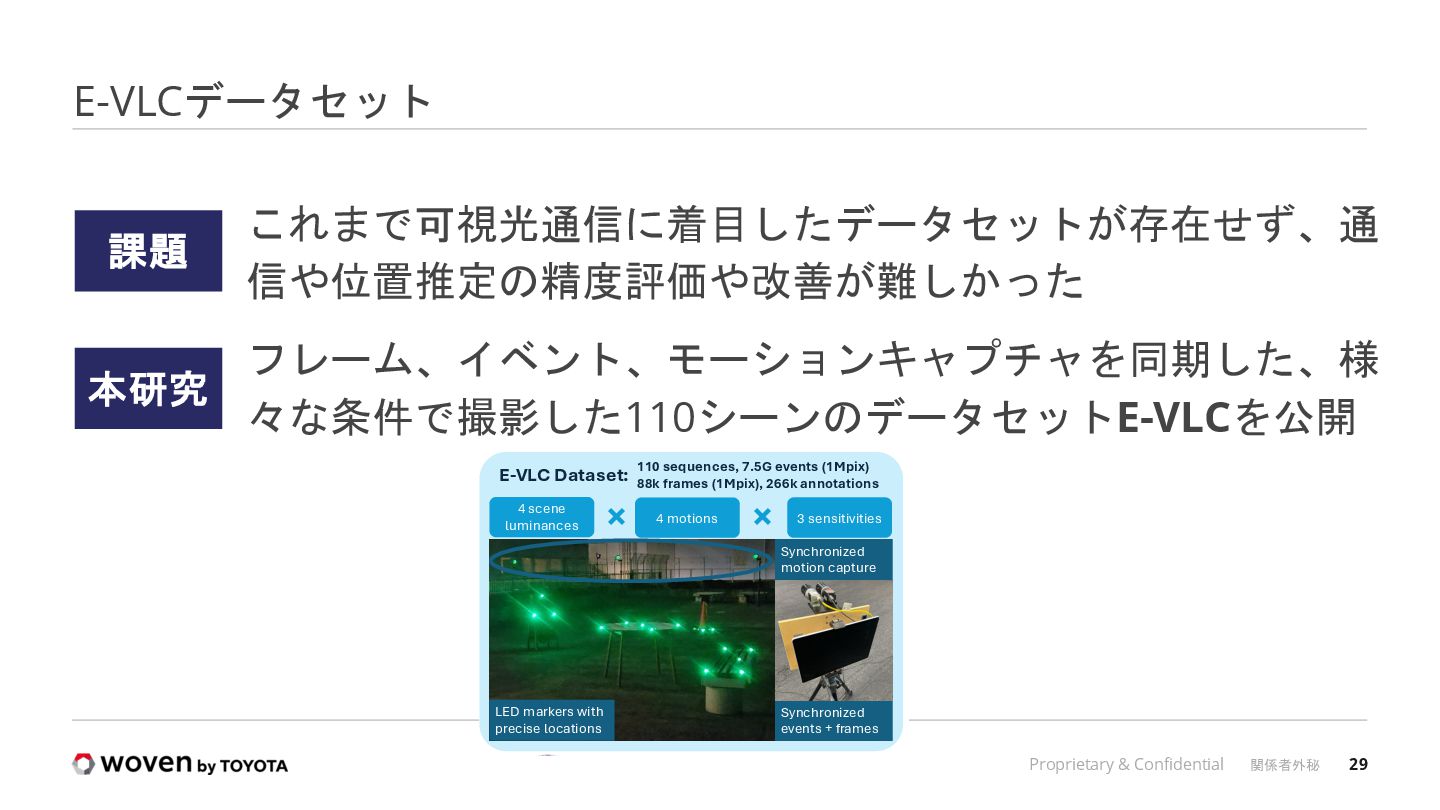
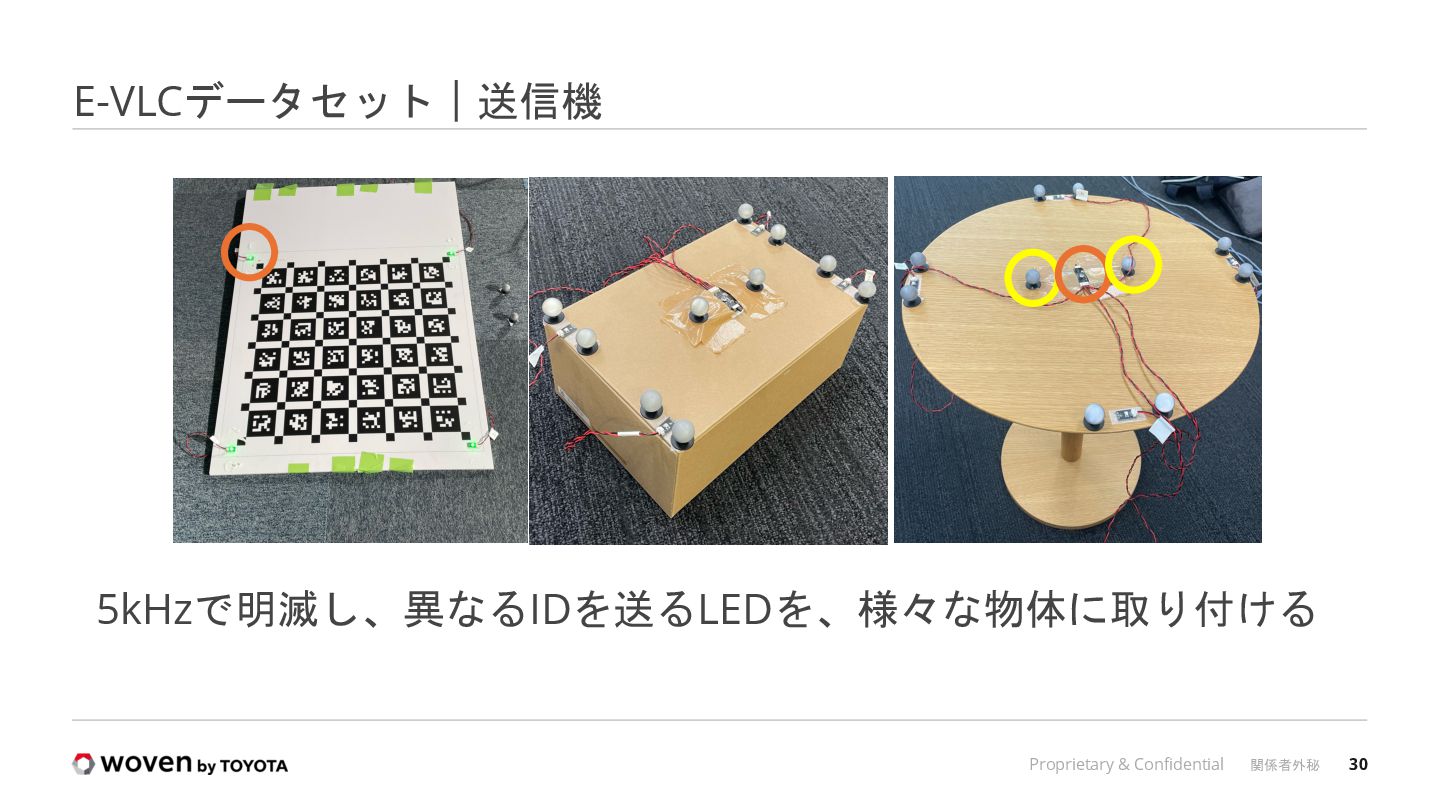
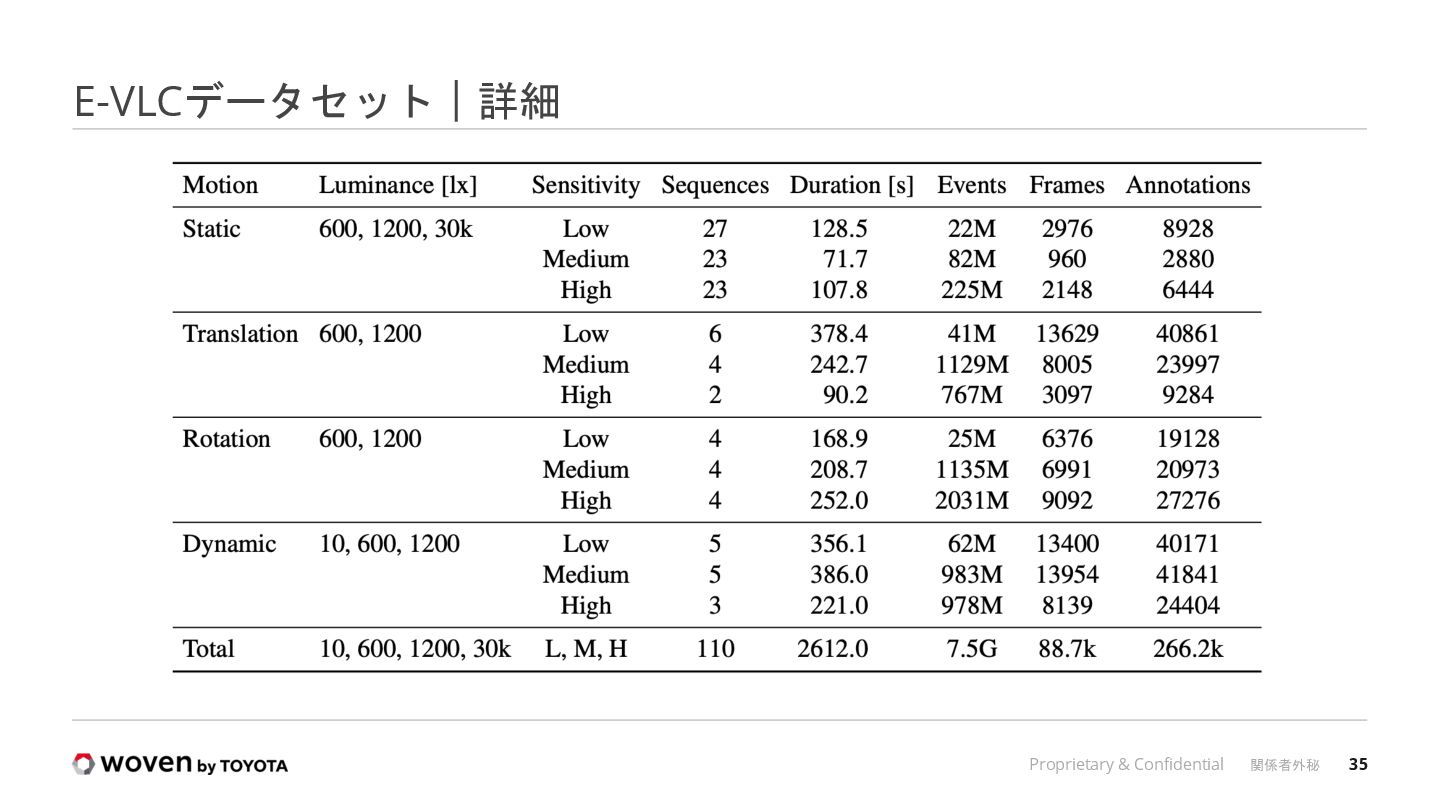
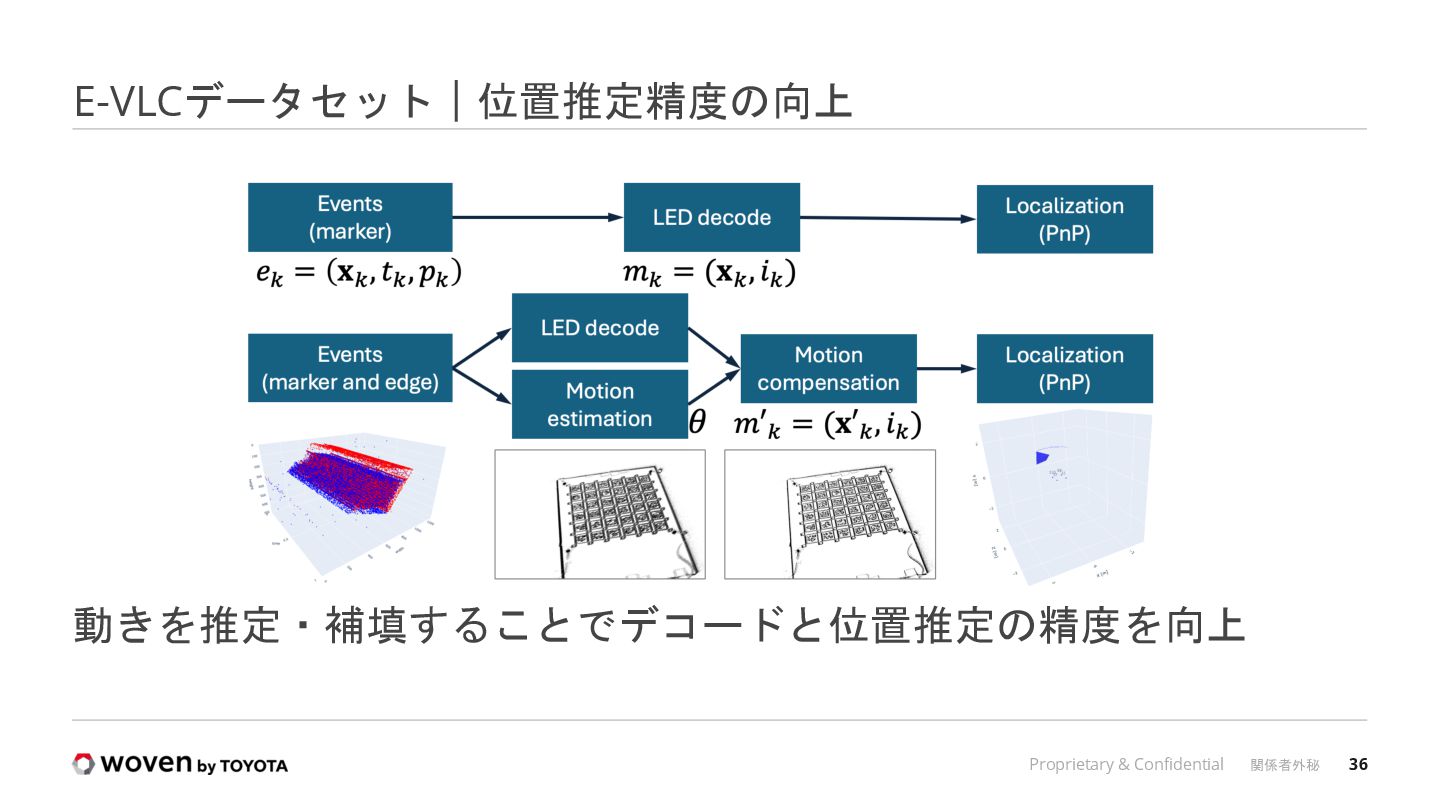
29 Proprietary & Confidential 関係者外秘 E-VLCデータセット これまで可視光通信に着目したデータセットが存在せず、通 信や位置推定の精度評価や改善が難しかった フレーム、イベント、モーションキャプチャを同期した、様 々な条件で撮影した110シーンのデータセットE-VLCを公開
Marker Detection & Localization Benchmark Motion compensation and LED decoding 3 sensitivities 4 scene luminances 4 motions LED markers with precise locations Synchronized events + frames Synchronized motion capture 110 sequences, 7.5G events (1Mpix) 88k frames (1Mpix), 266k annotations × × E-VLC Dataset: 課題 本研究 -
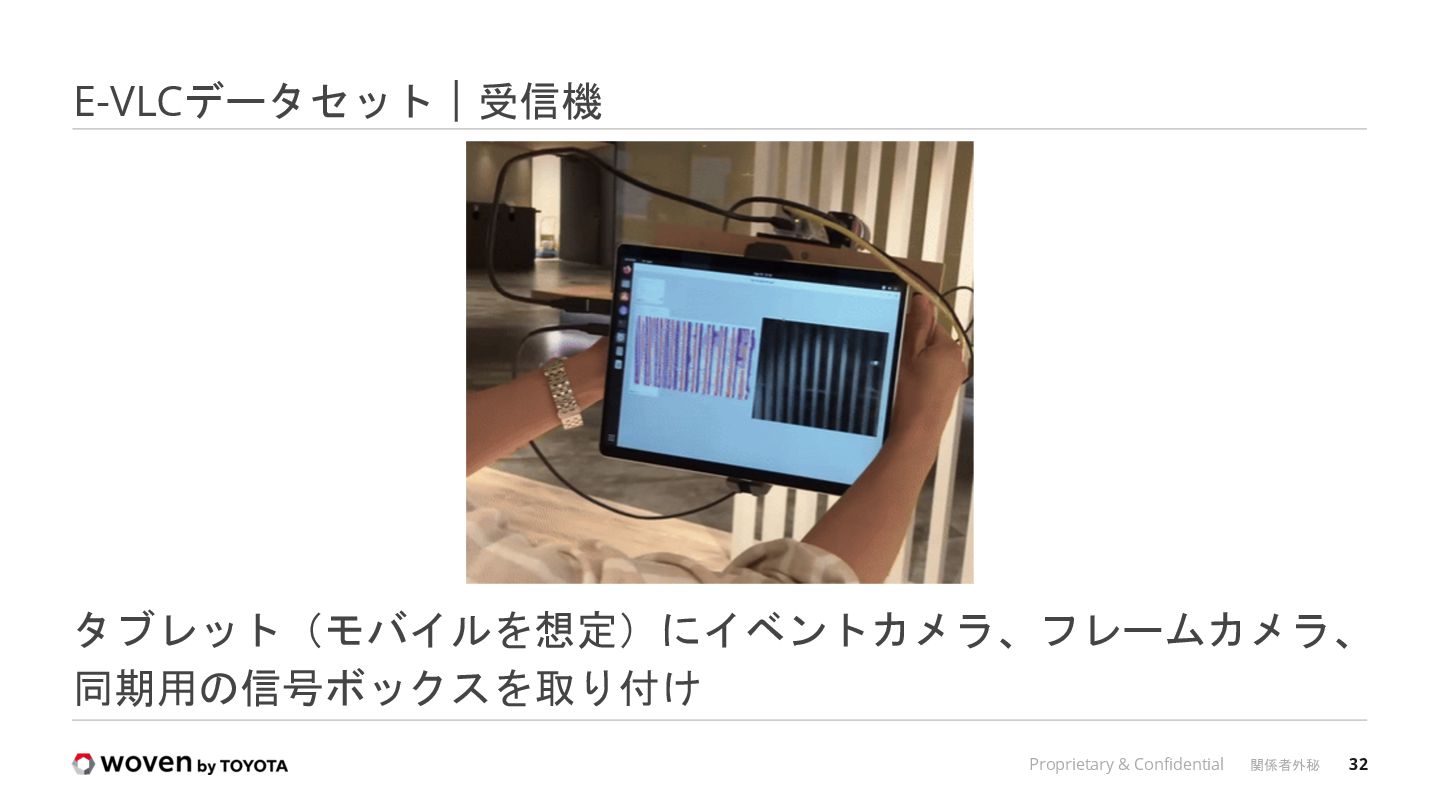
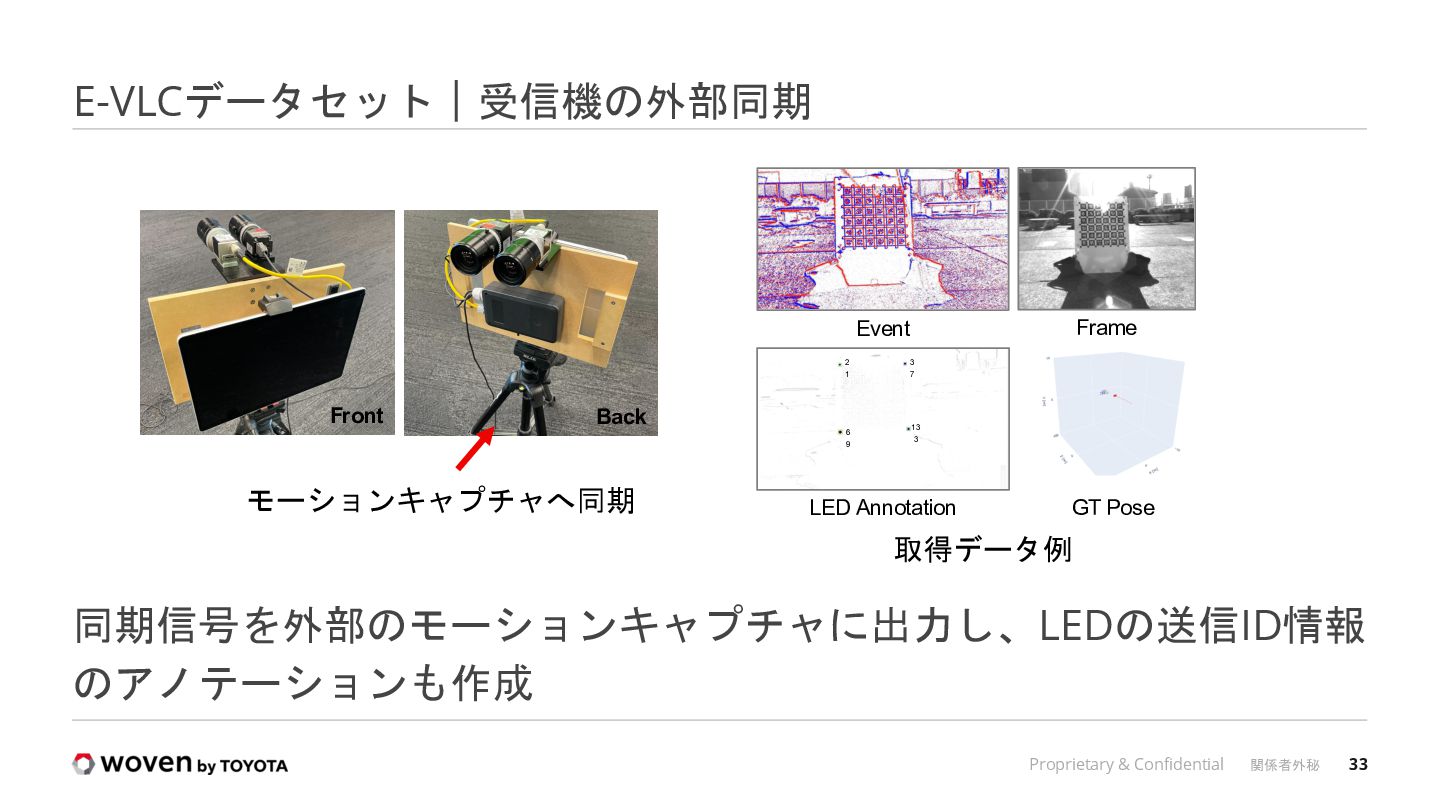
33 Proprietary & Confidential 関係者外秘 E-VLCデータセット|受信機の外部同期 同期信号を外部のモーションキャプチャに出力し、LEDの送信ID情報 のアノテーションも作成 Back Front
取得データ例 Frame Event GT Pose LED Annotation 2 1 3 7 6 9 13 3 モーションキャプチャへ同期 -
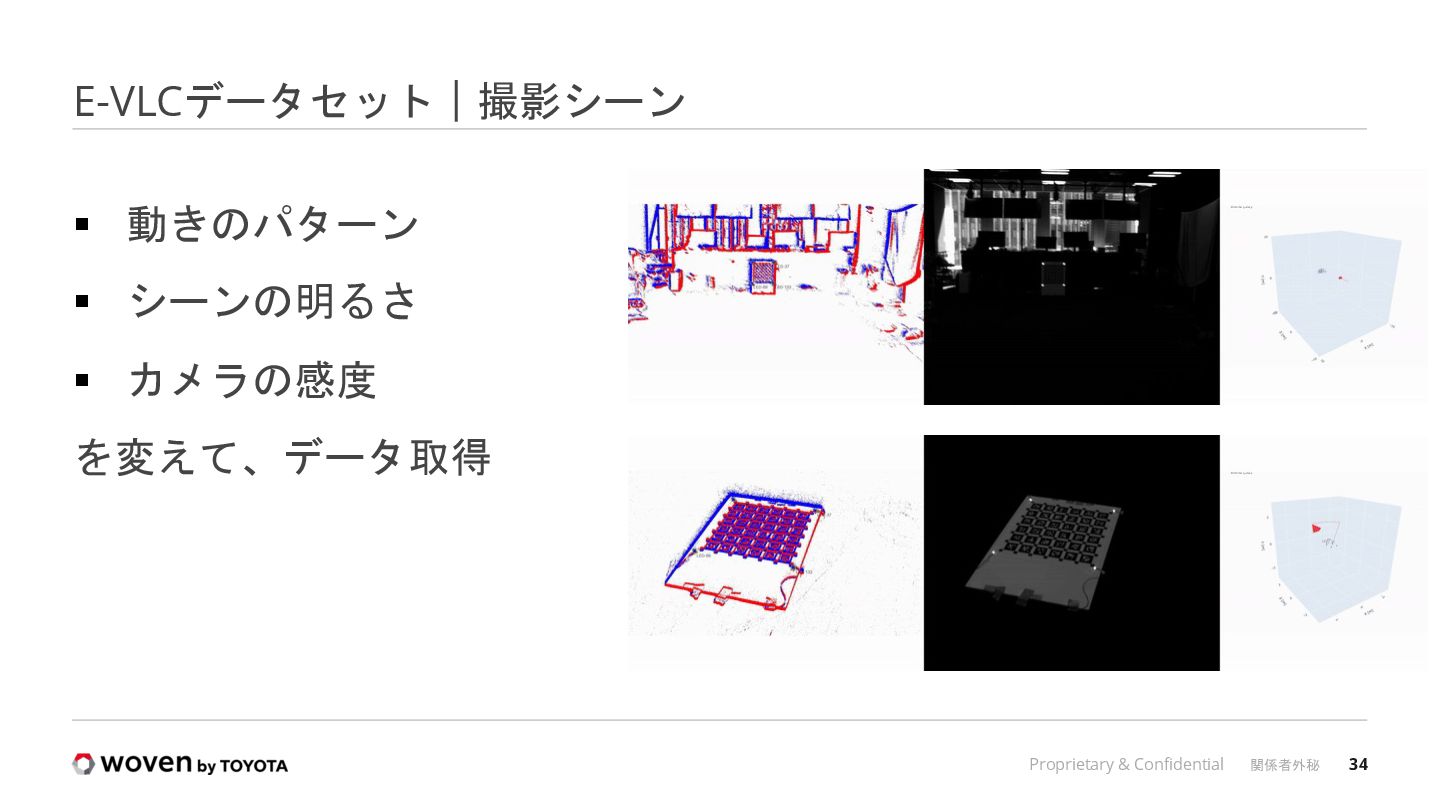
34 Proprietary & Confidential 関係者外秘 E-VLCデータセット|撮影シーン § 動きのパターン § シーンの明るさ
§ カメラの感度 を変えて、データ取得 -
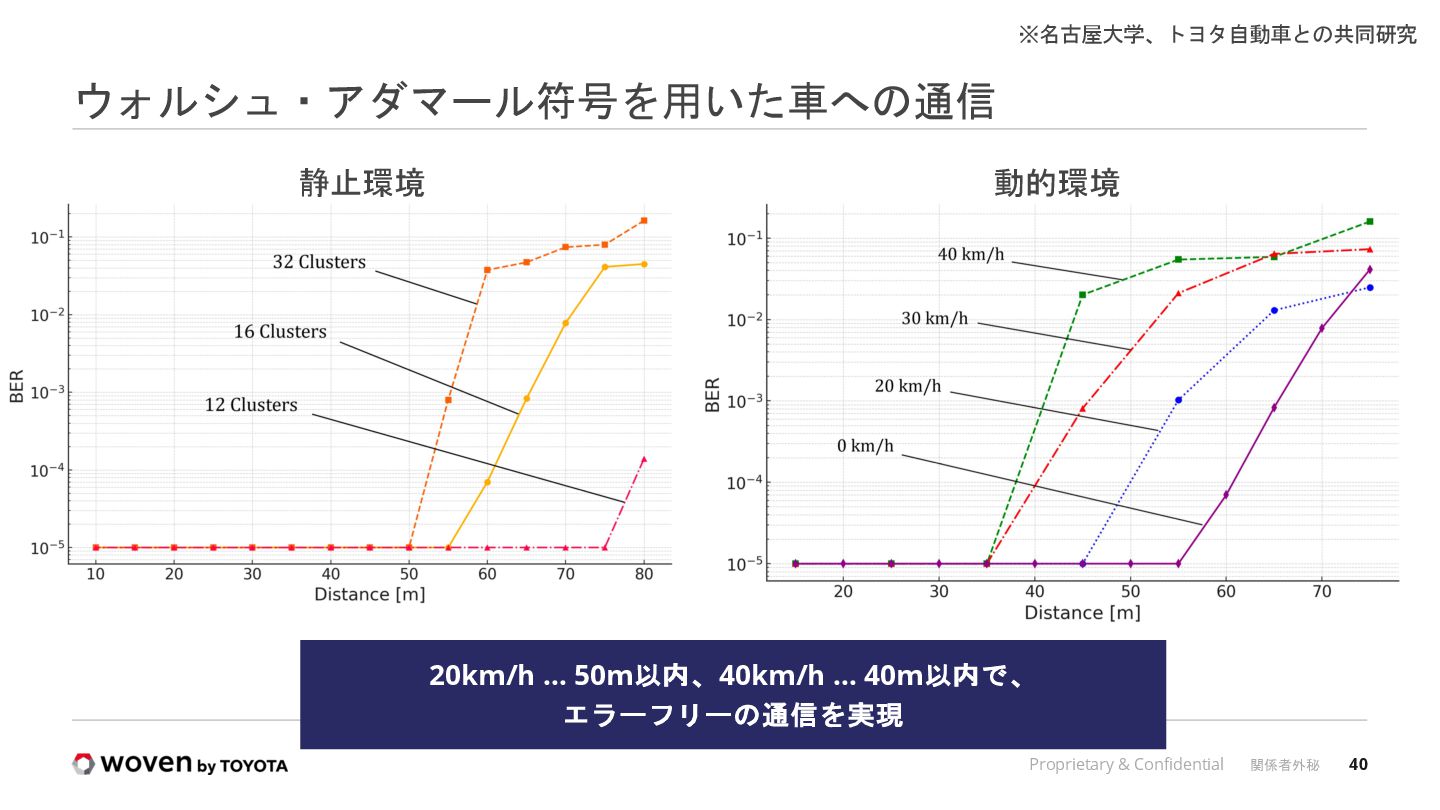
40 Proprietary & Confidential 関係者外秘 ウォルシュ・アダマール符号を用いた車への通信 動的環境 静止環境 20km/h …
50m以内、40km/h … 40m以内で、 エラーフリーの通信を実現 ※名古屋大学、トヨタ自動車との共同研究 -
41 Proprietary & Confidential 関係者外秘 1. モバイル搭載・データセット 2. 車載・符号化技術 Woven
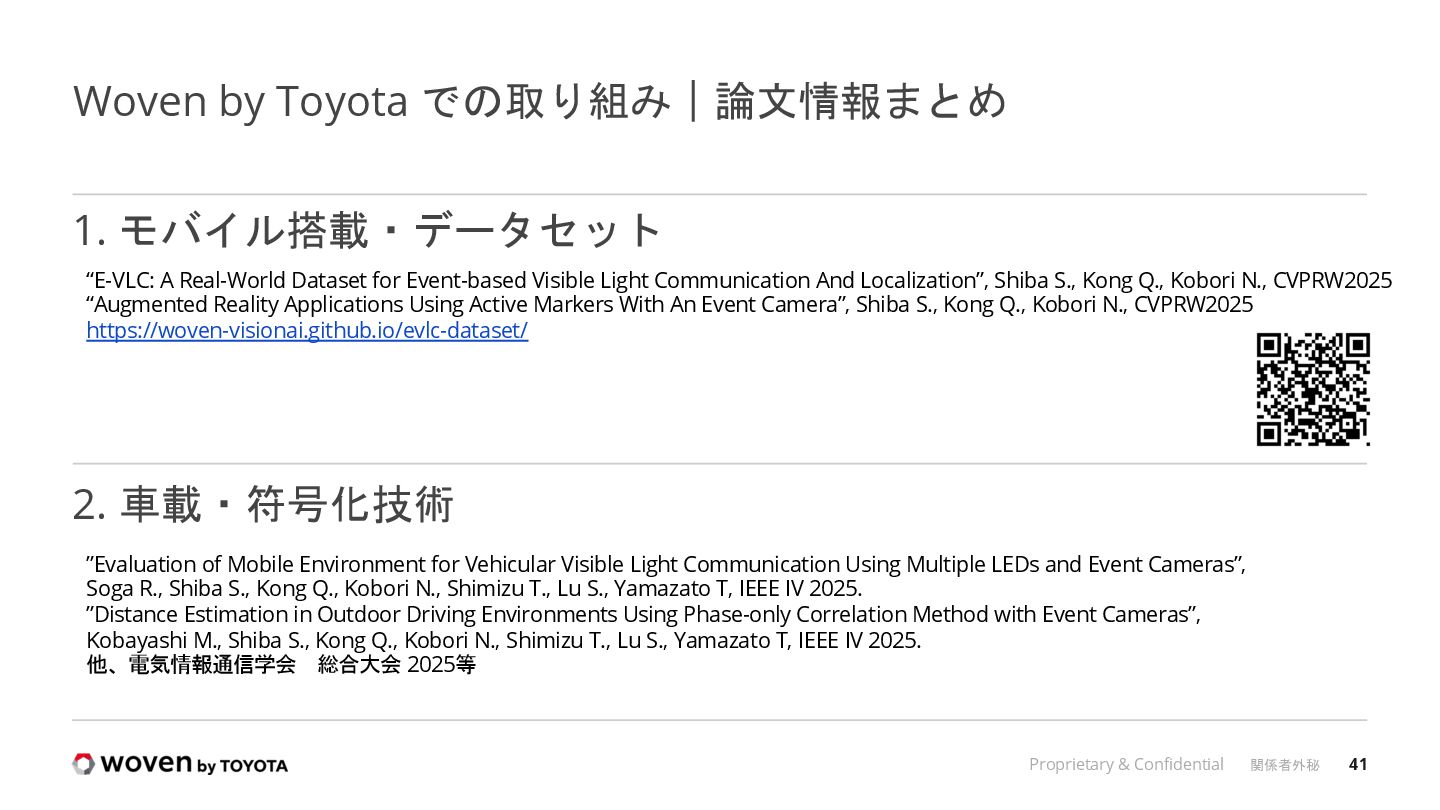
by Toyota での取り組み|論文情報まとめ “E-VLC: A Real-World Dataset for Event-based Visible Light Communication And Localization”, Shiba S., Kong Q., Kobori N., CVPRW2025 “Augmented Reality Applications Using Active Markers With An Event Camera”, Shiba S., Kong Q., Kobori N., CVPRW2025 https://woven-visionai.github.io/evlc-dataset/ ”Evaluation of Mobile Environment for Vehicular Visible Light Communication Using Multiple LEDs and Event Cameras”, Soga R., Shiba S., Kong Q., Kobori N., Shimizu T., Lu S., Yamazato T, IEEE IV 2025. ”Distance Estimation in Outdoor Driving Environments Using Phase-only Correlation Method with Event Cameras”, Kobayashi M., Shiba S., Kong Q., Kobori N., Shimizu T., Lu S., Yamazato T, IEEE IV 2025. 他、電気情報通信学会 総合大会 2025等 -
42 Proprietary & Confidential 関係者外秘 まとめ § イベントカメラの概論:歴史、仕組み、産学のトレンド § 研究紹介:センサの汎用性を紹介
§ 応用紹介:可視光通信(モバイル搭載・データセット、車載・ 符号化、屋外での実証) 来月開催のCVPR Event-based Vision WSにて招待講演・発表予定