Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Unitree G1を動かした。 Discovery 2026 基調講演で ~デモの裏側につい...
Search
takao@SORACOM
August 22, 2026
Technology
90
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Unitree G1を動かした。 Discovery 2026 基調講演で ~デモの裏側についてできる限りお話します!~
2026.08.22 SOSRACOM UG 北陸 in 富山
takao@SORACOM
August 22, 2026
More Decks by takao@SORACOM
See All by takao@SORACOM
IoTプラットフォーム「SORACOM」 とLTE Cat.1について
takao2704
0
40
Other Decks in Technology
See All in Technology
自作バイナリを動かす「入口」8選
puhitaku
2
1.3k
AI × アーキテクト 第1・2章|生成AIの課題とアーキテクトの素養
daidaidai
0
180
パッチ更新でterraform initが落ちた日
grimoh
1
140
会社紹介資料 / Sansan Company Profile
sansan33
PRO
31
430k
ストレスなくAIと付き合いたい!こんなときどうしてる?
namiki64
4
610
実体験から学ぶ分析エージェントの開発と運⽤
recruitengineers
PRO
8
2.4k
AI時代のPRレビューにどう向き合うか?
kairim0
1
240
NDIでApple Vision Proにリアルタイム映像送信
jyouryuusui
0
130
"優秀な誰か"の下位互換にならないために
yut0naga1_fa
1
1.8k
AI導入は済んだ。次は統制を作り替える番だ_AI×開発組織 Summit 2026
techtekt
PRO
0
350
ウォンテッドリーの最近のプロダクトと技術の紹介
stomk
0
130
⾮構造化データを価値に変える AI エージェント基盤とその組織
ivry_presentationmaterials
0
200
Featured
See All Featured
Abbi's Birthday
coloredviolet
4
10k
Large-scale JavaScript Application Architecture
addyosmani
516
110k
The innovator’s Mindset - Leading Through an Era of Exponential Change - McGill University 2025
jdejongh
PRO
1
380
Visualization
eitanlees
153
17k
Exploring the relationship between traditional SERPs and Gen AI search
raygrieselhuber
PRO
4
4.4k
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
800
Scaling GitHub
holman
464
140k
Code Reviewing Like a Champion
maltzj
529
40k
XXLCSS - How to scale CSS and keep your sanity
sugarenia
250
1.3M
Agile that works and the tools we love
rasmusluckow
331
22k
The Cult of Friendly URLs
andyhume
79
7k
GraphQLとの向き合い方2022年版
quramy
50
15k
Transcript
TECHSHARE / UNITREE G1 Unitree G1を動かした。 Discovery 2026 基調講演で デモの裏側についてできる限りお話します!
2026.08.22 SORACOM UG 北陸 in 富山 takao @SORACOM, SA
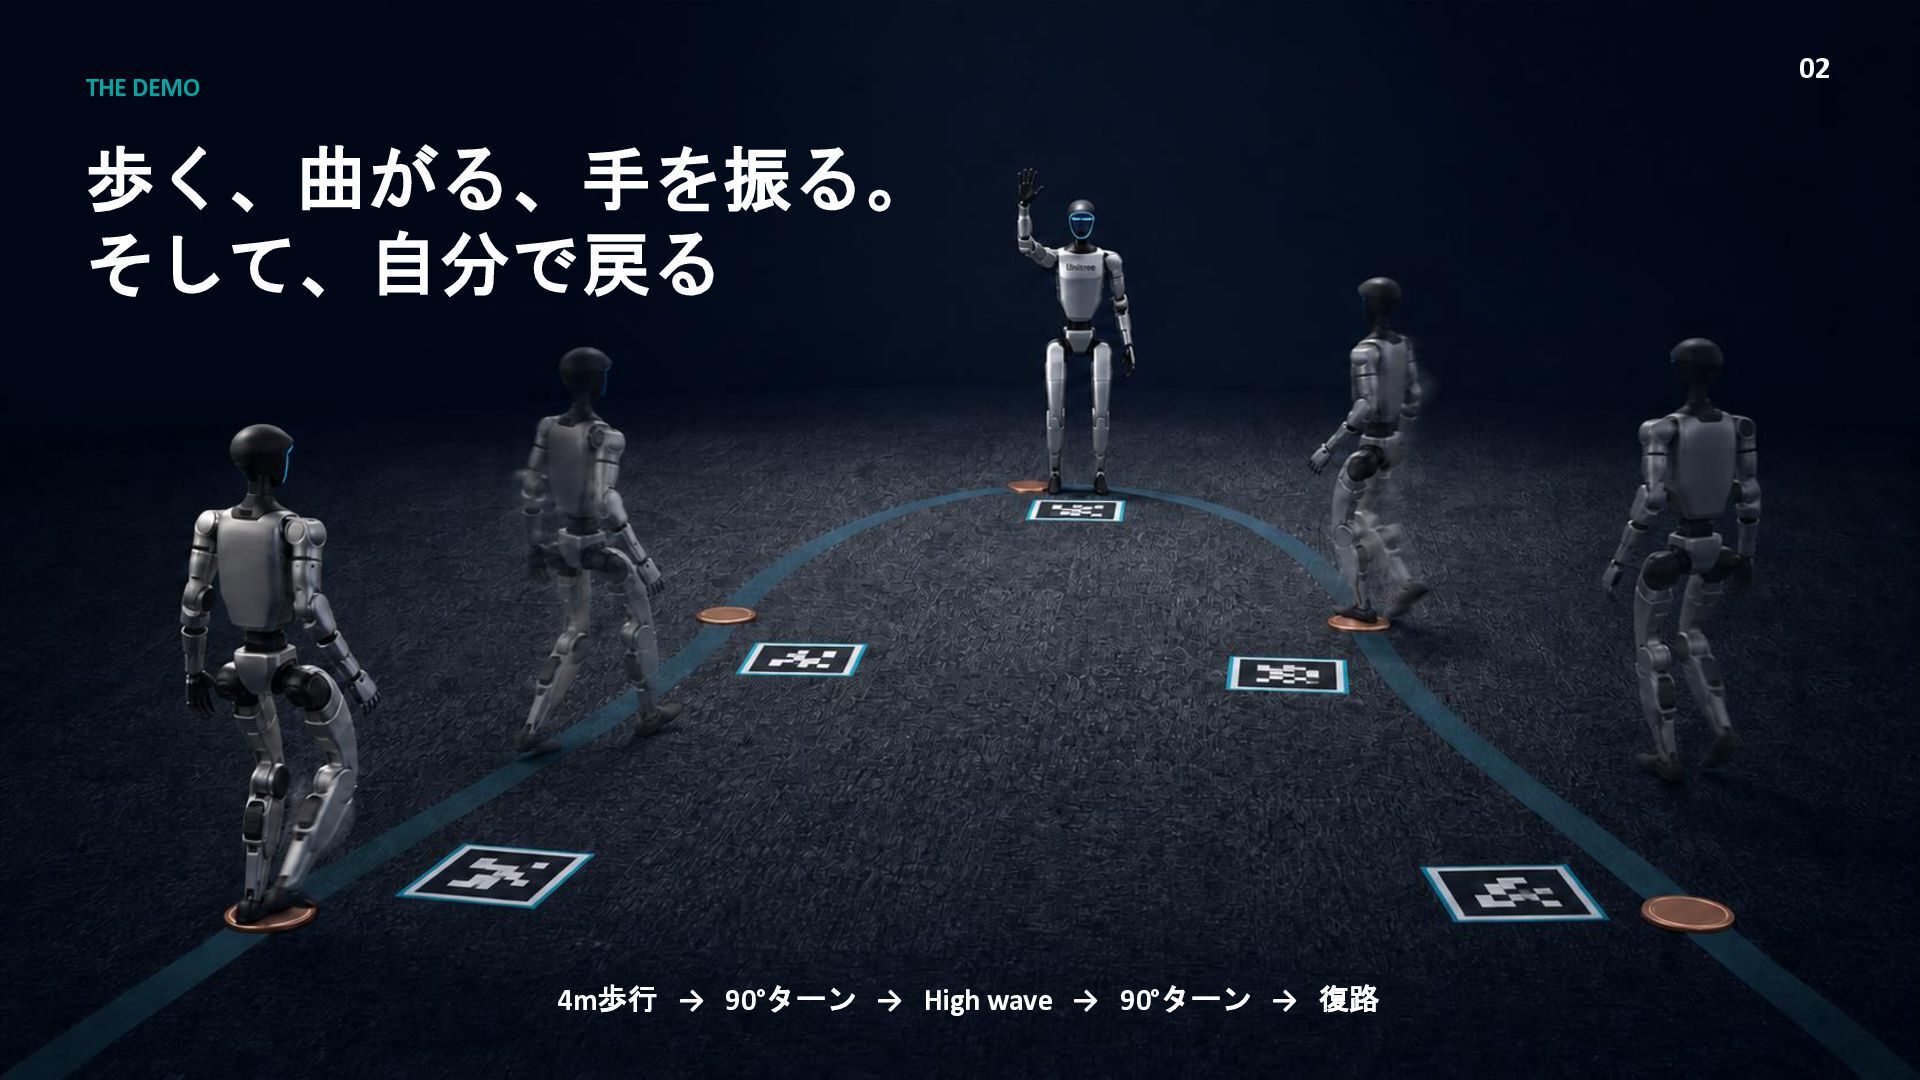
02 THE DEMO 歩く、曲がる、手を振る。 そして、自分で戻る 4m歩行 → 90°ターン → High
wave → 90°ターン → 復路
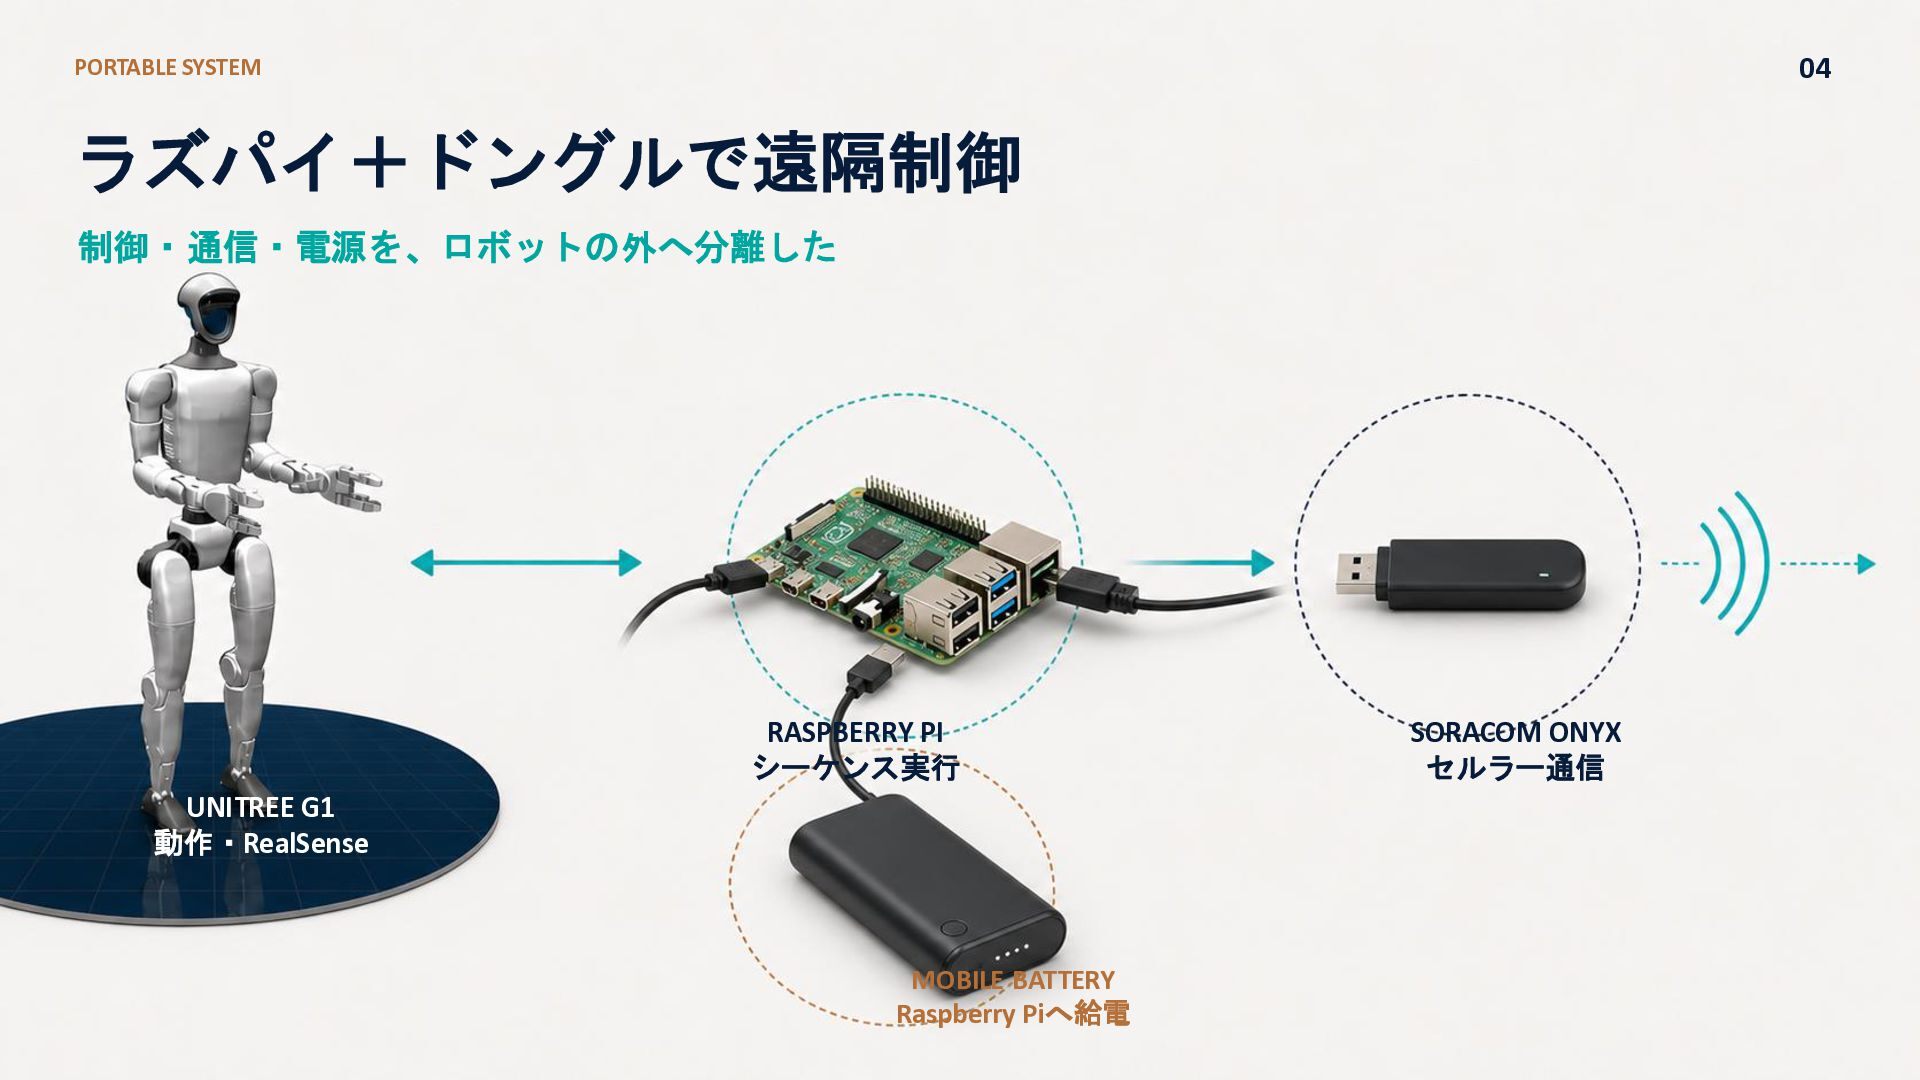
04 PORTABLE SYSTEM ラズパイ+ドングルで遠隔制御 制御・通信・電源を、ロボットの外へ分離した RASPBERRY PI シーケンス実行 UNITREE G1
動作・RealSense MOBILE BATTERY Raspberry Piへ給電 SORACOM ONYX セルラー通信
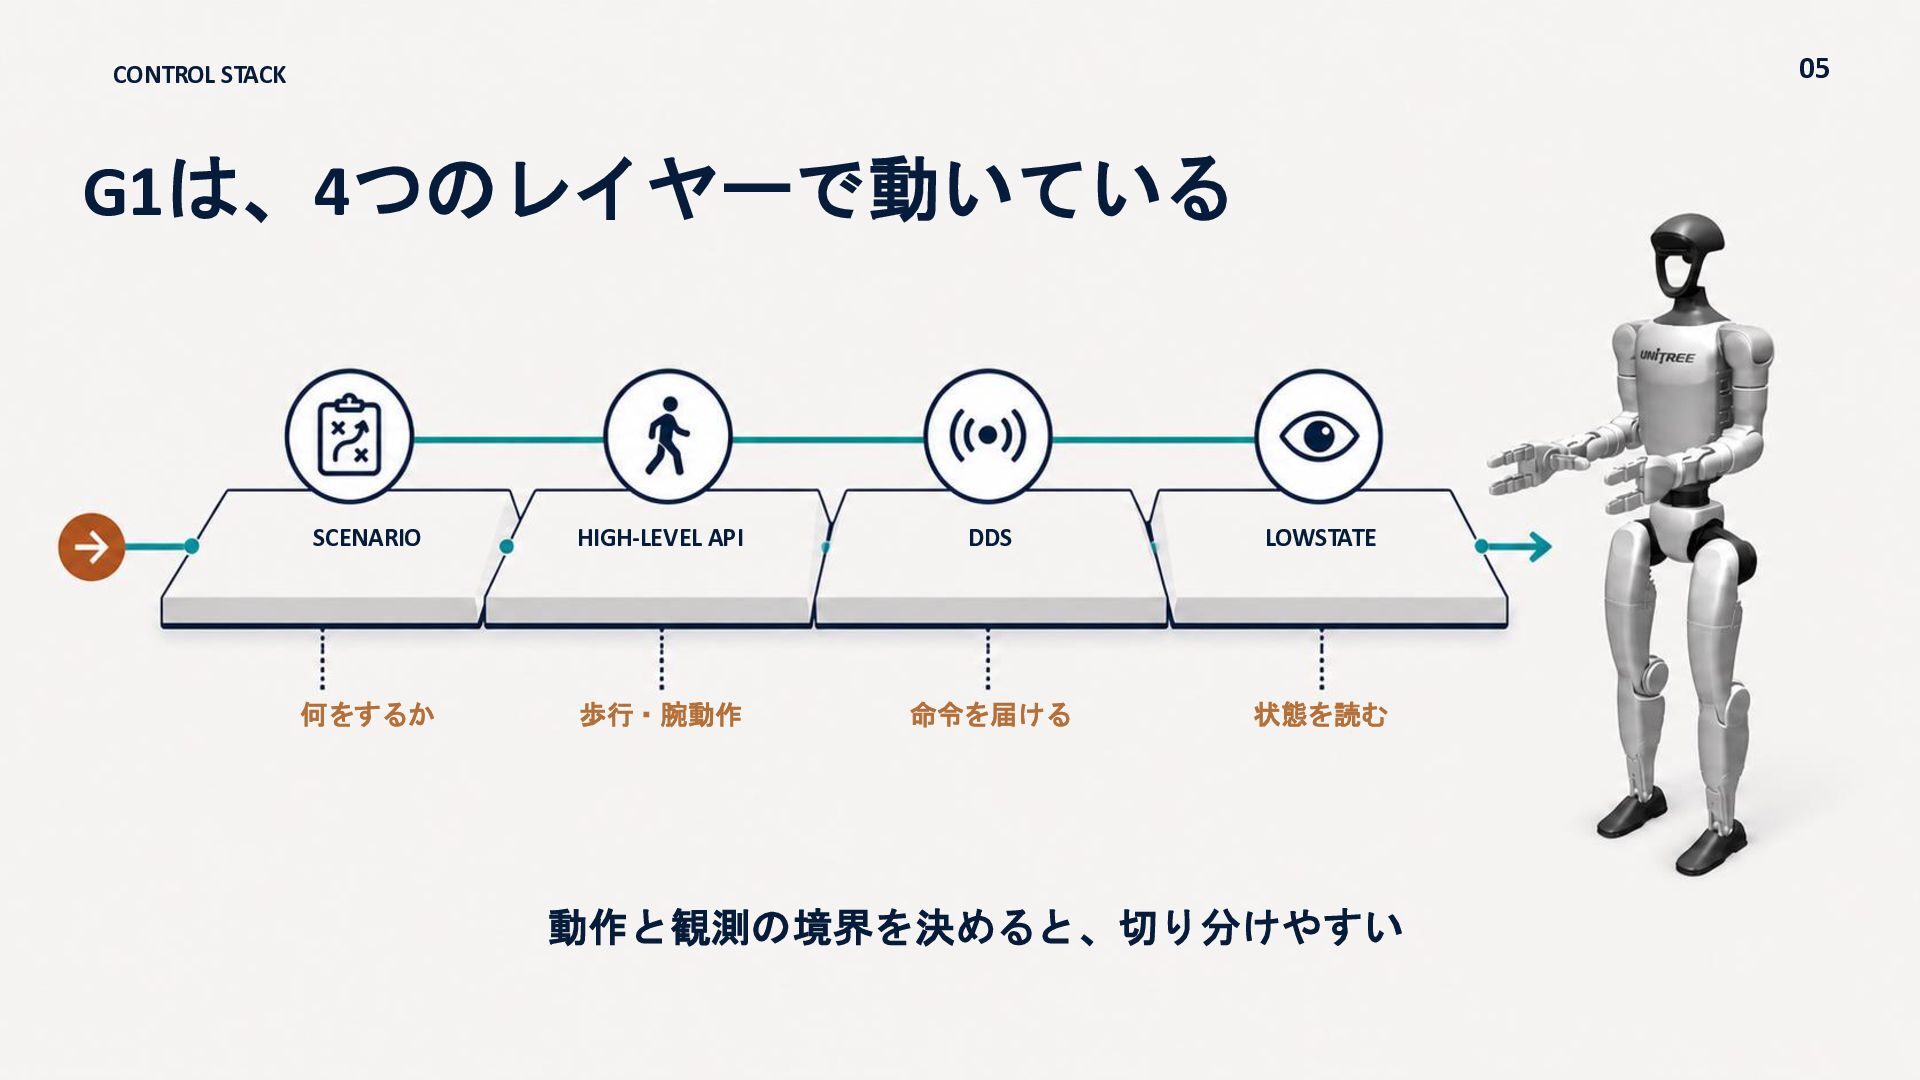
05 CONTROL STACK G1は、4つのレイヤーで動いている SCENARIO HIGH-LEVEL API DDS LOWSTATE 何をするか
歩行・腕動作 命令を届ける 状態を読む 動作と観測の境界を決めると、切り分けやすい
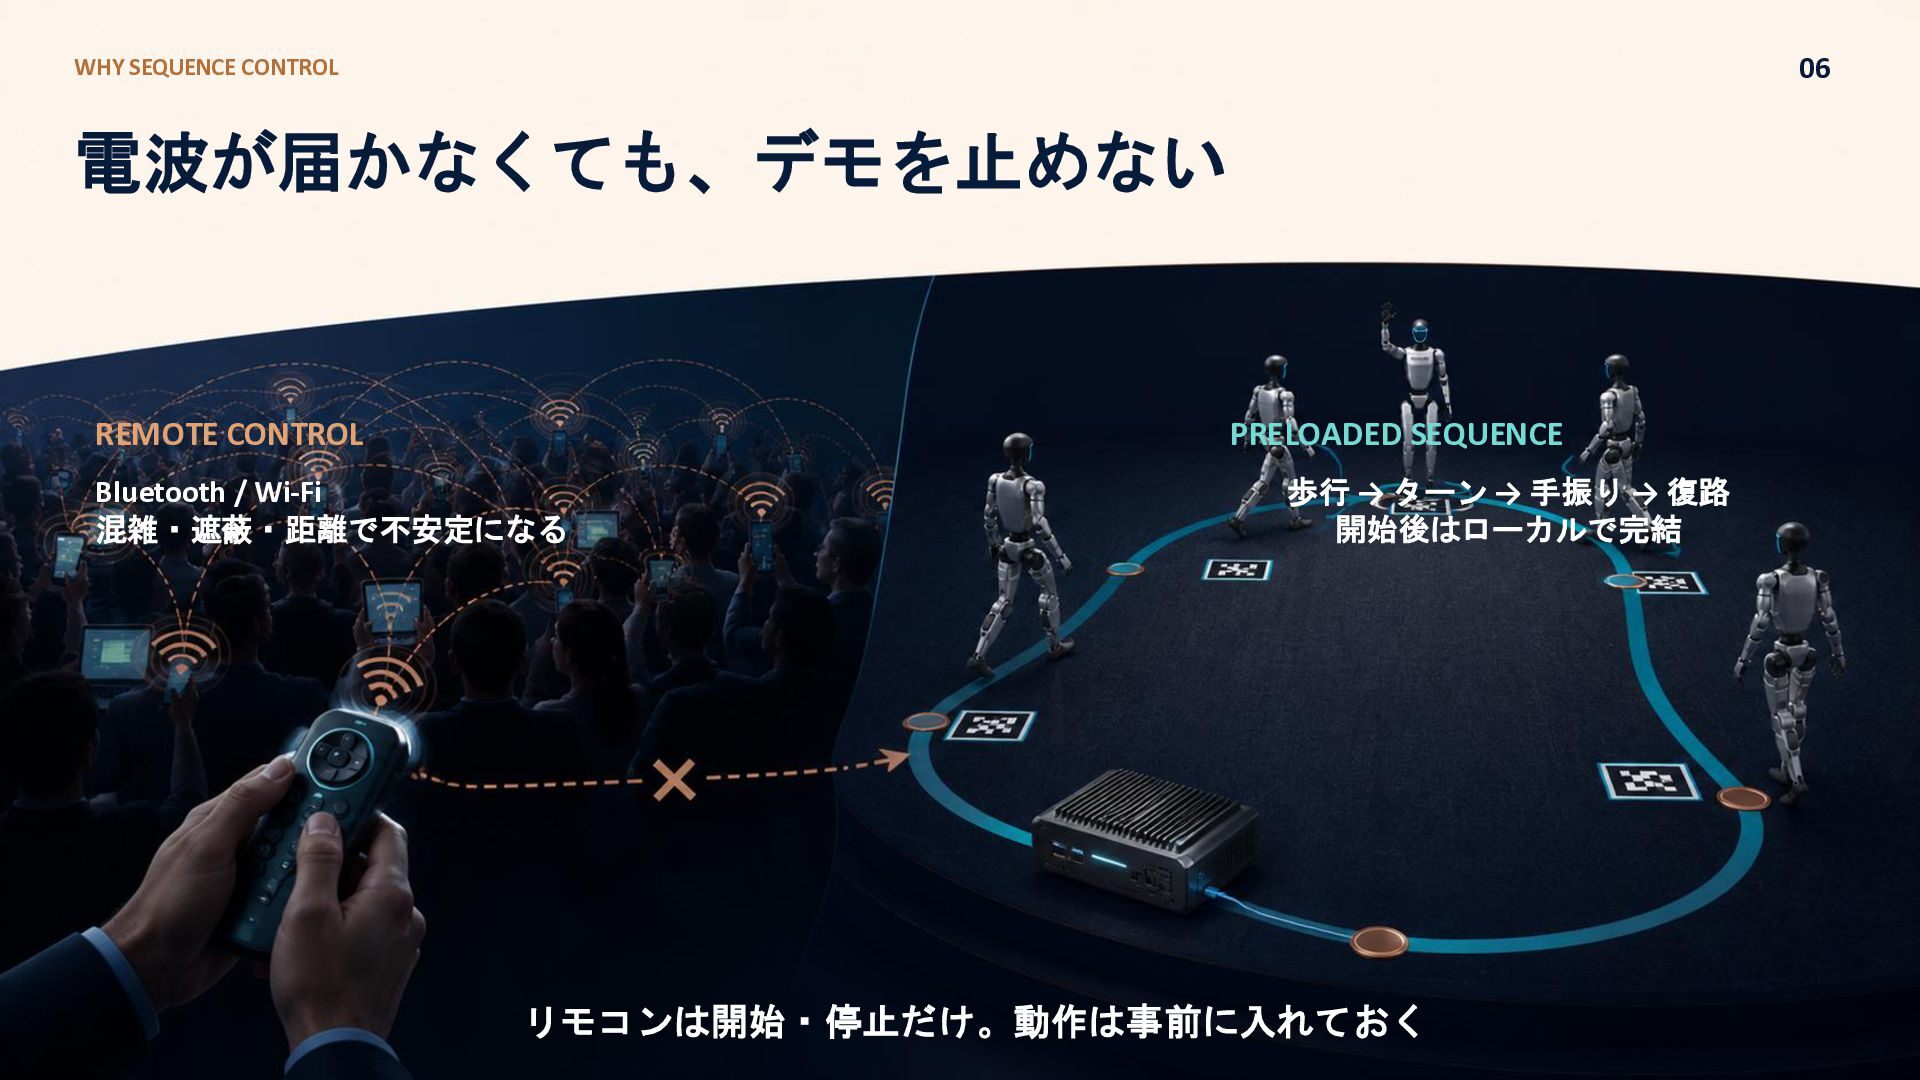
06 WHY SEQUENCE CONTROL 電波が届かなくても、デモを止めない REMOTE CONTROL PRELOADED SEQUENCE Bluetooth
/ Wi-Fi 混雑・遮蔽・距離で不安定になる 歩行 → ターン → 手振り → 復路 開始後はローカルで完結 リモコンは開始・停止だけ。動作は事前に入れておく
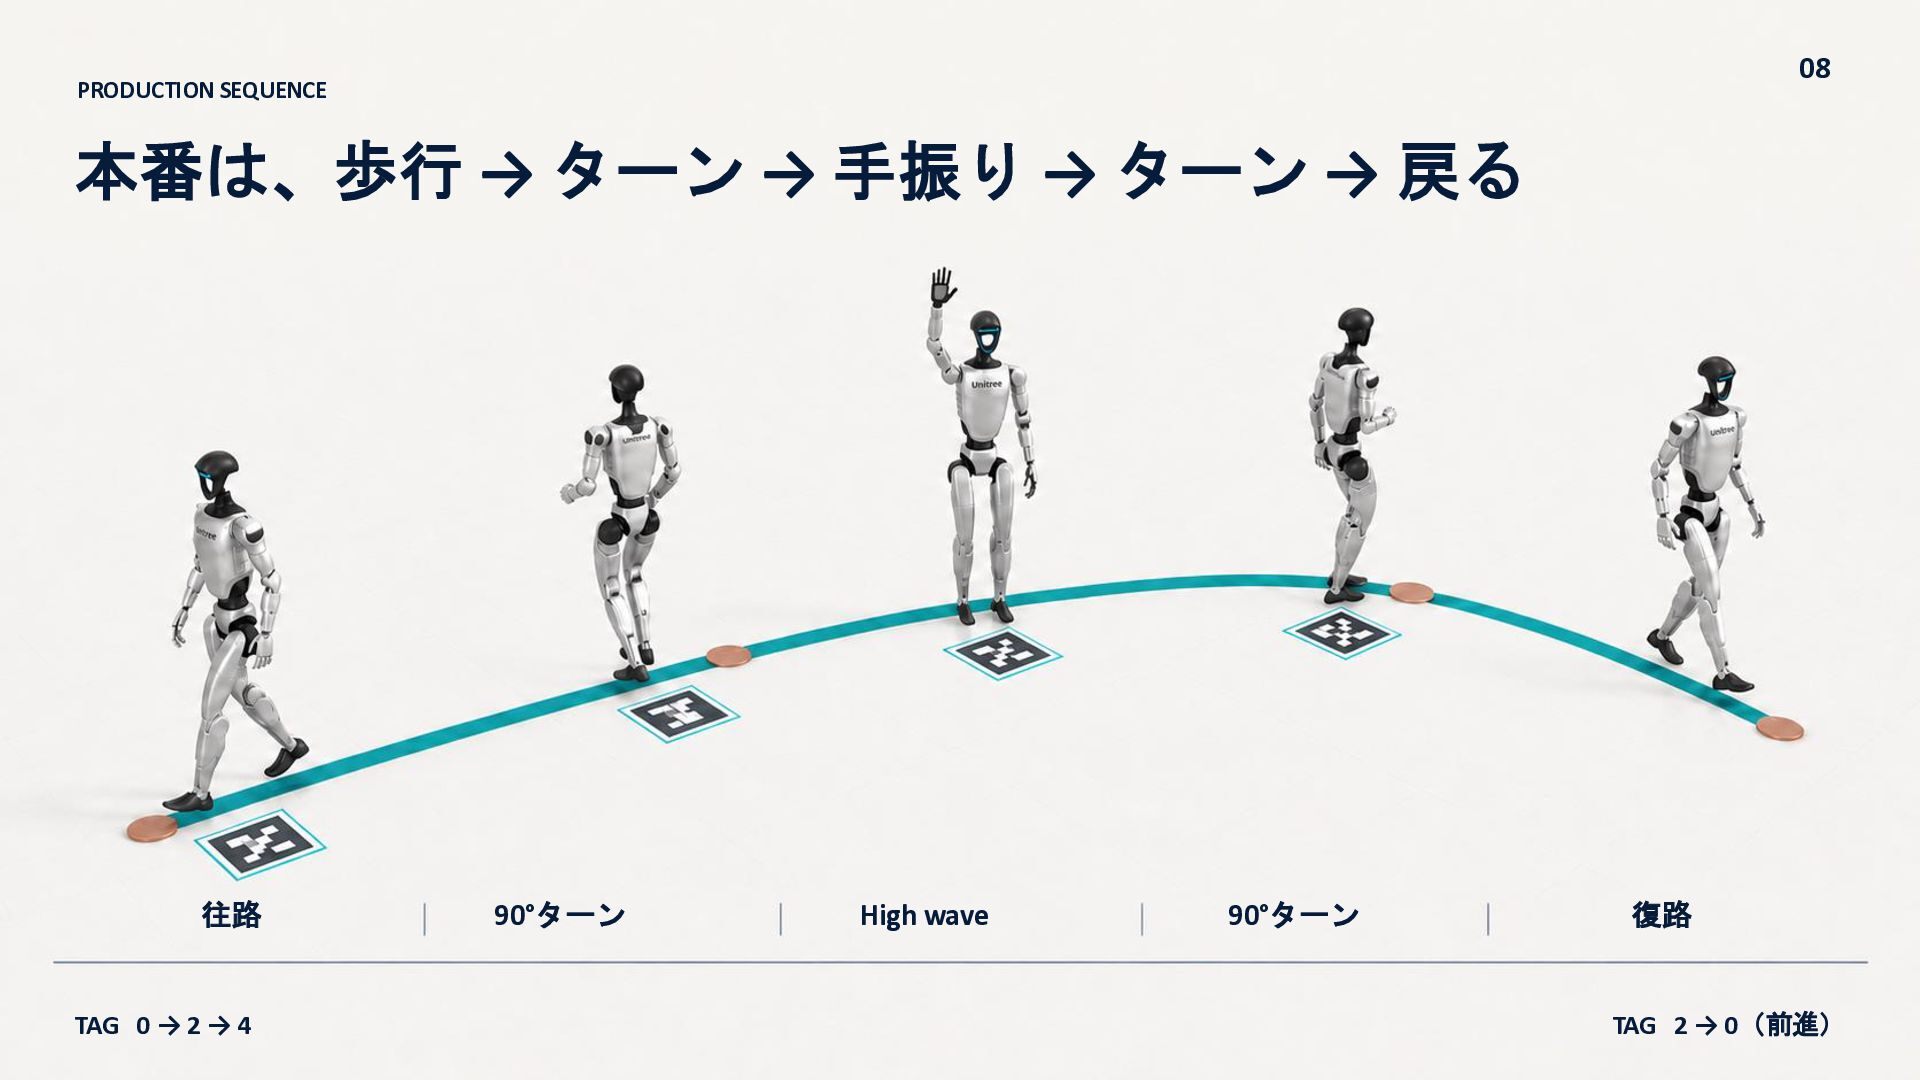
08 PRODUCTION SEQUENCE 本番は、歩行 → ターン → 手振り → ターン
→ 戻る 往路 TAG 0 → 2 → 4 90°ターン High wave 90°ターン 復路 TAG 2 → 0(前進)
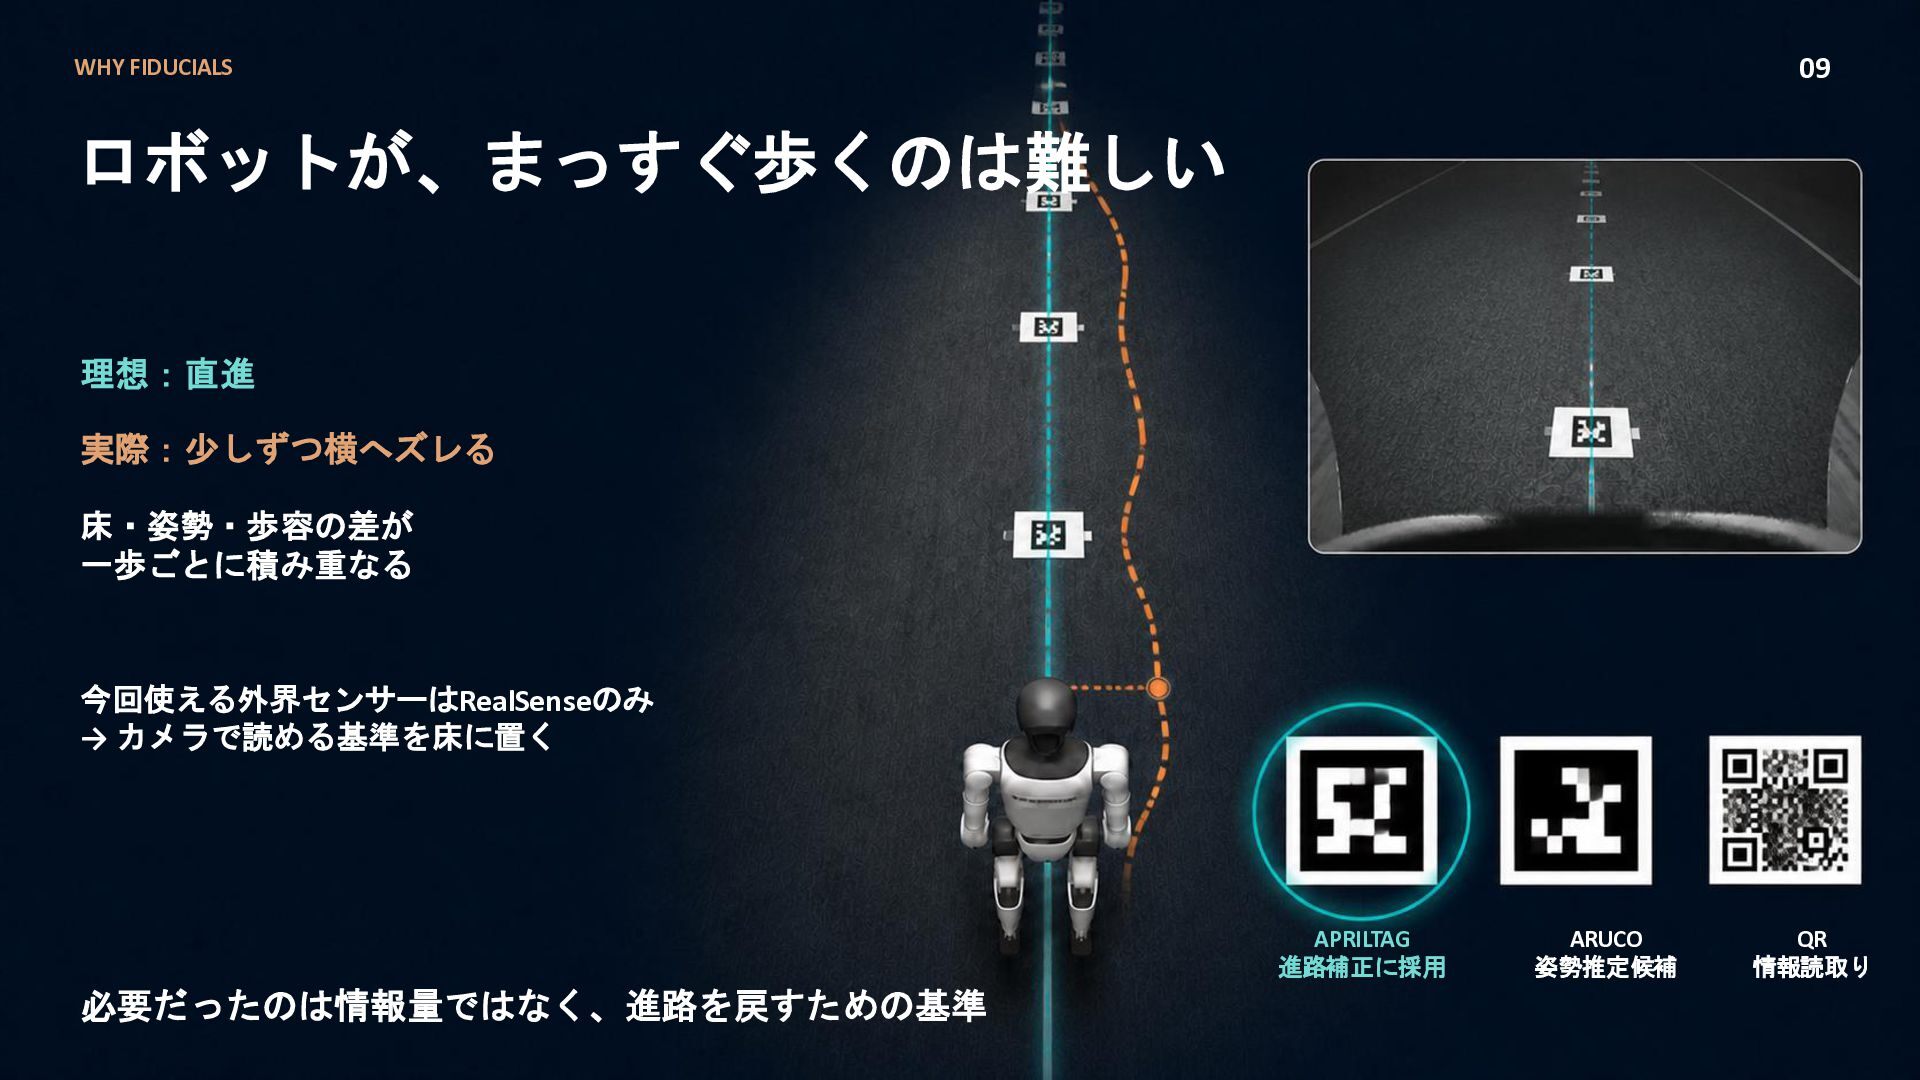
09 WHY FIDUCIALS ロボットが、まっすぐ歩くのは難しい 理想:直進 実際:少しずつ横へズレる 床・姿勢・歩容の差が 一歩ごとに積み重なる 今回使える外界センサーはRealSenseのみ →
カメラで読める基準を床に置く APRILTAG 進路補正に採用 必要だったのは情報量ではなく、進路を戻すための基準 ARUCO 姿勢推定候補 QR 情報読取り
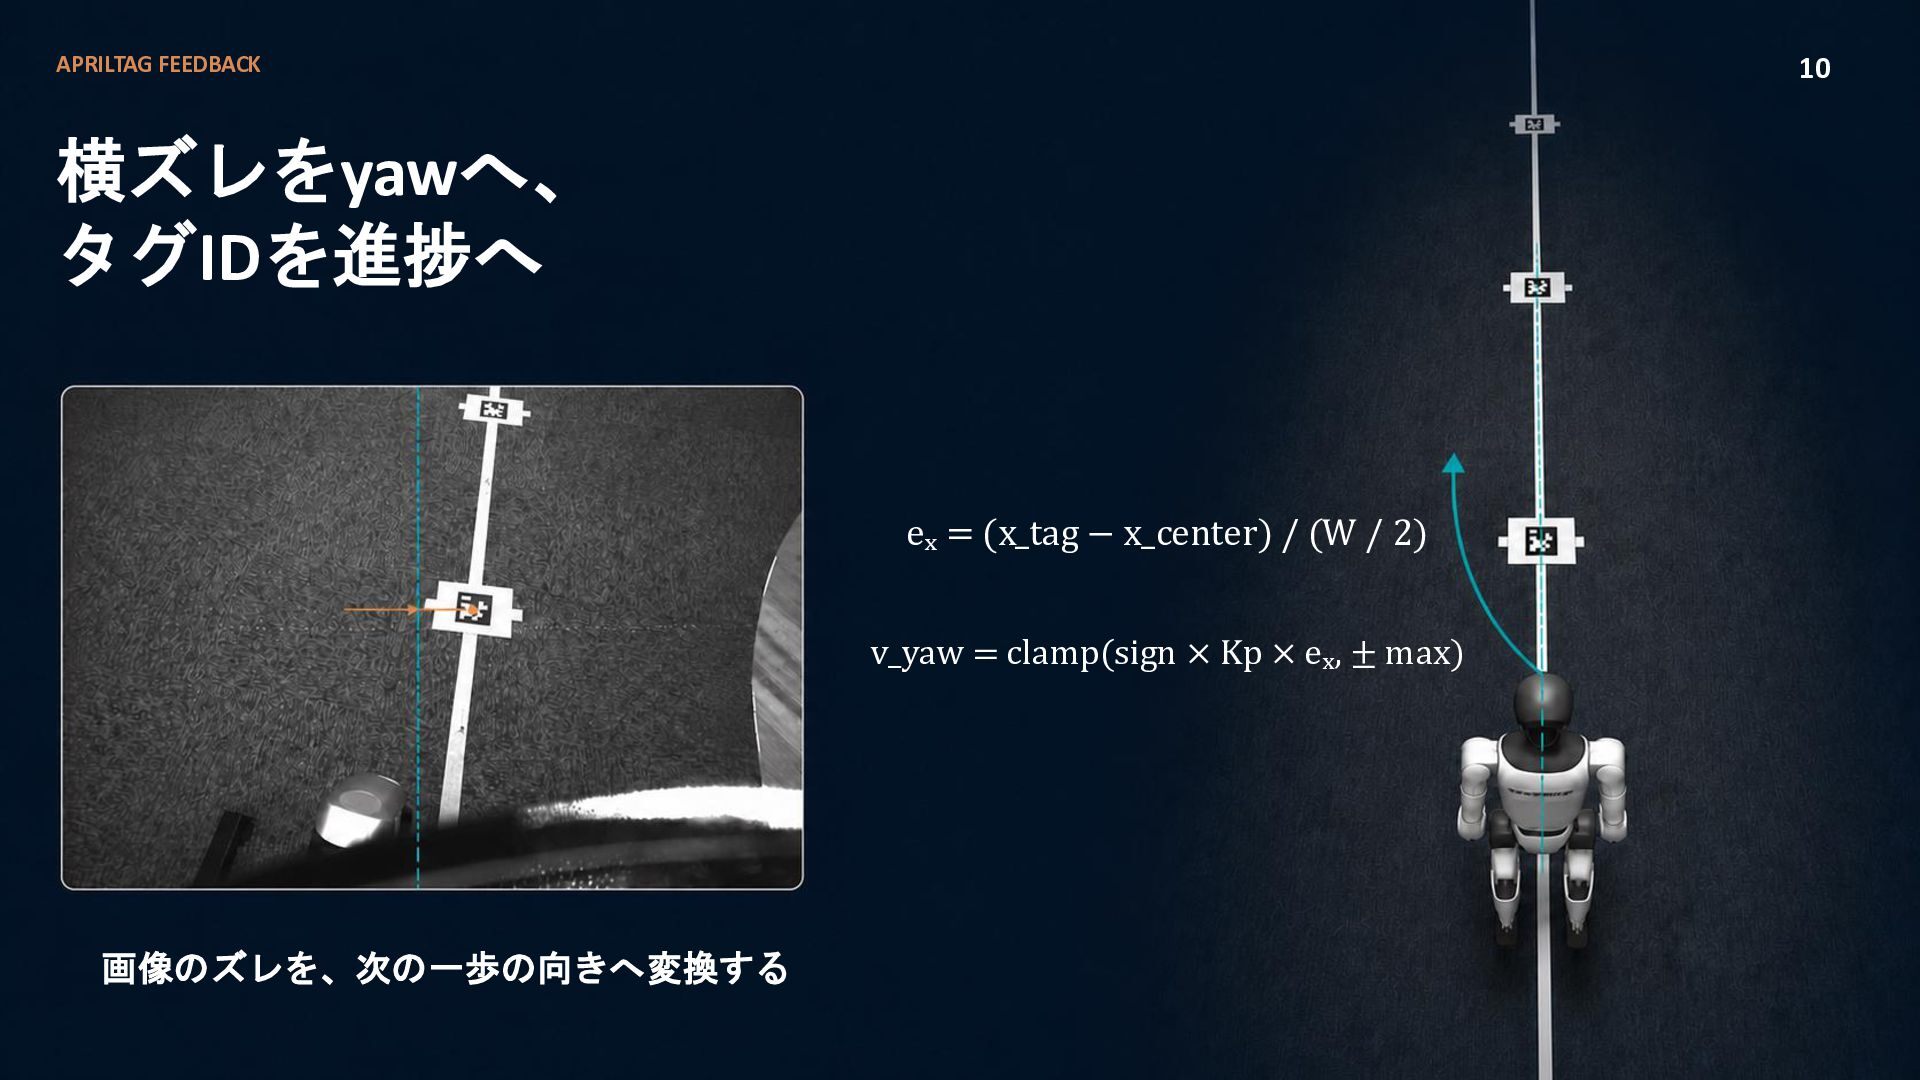
APRILTAG FEEDBACK 10 横ズレをyawへ、 タグIDを進捗へ eₓ = (x_tag − x_center)
/ (W / 2) v_yaw = clamp(sign × Kp × eₓ, ± max) 画像のズレを、次の一歩の向きへ変換する
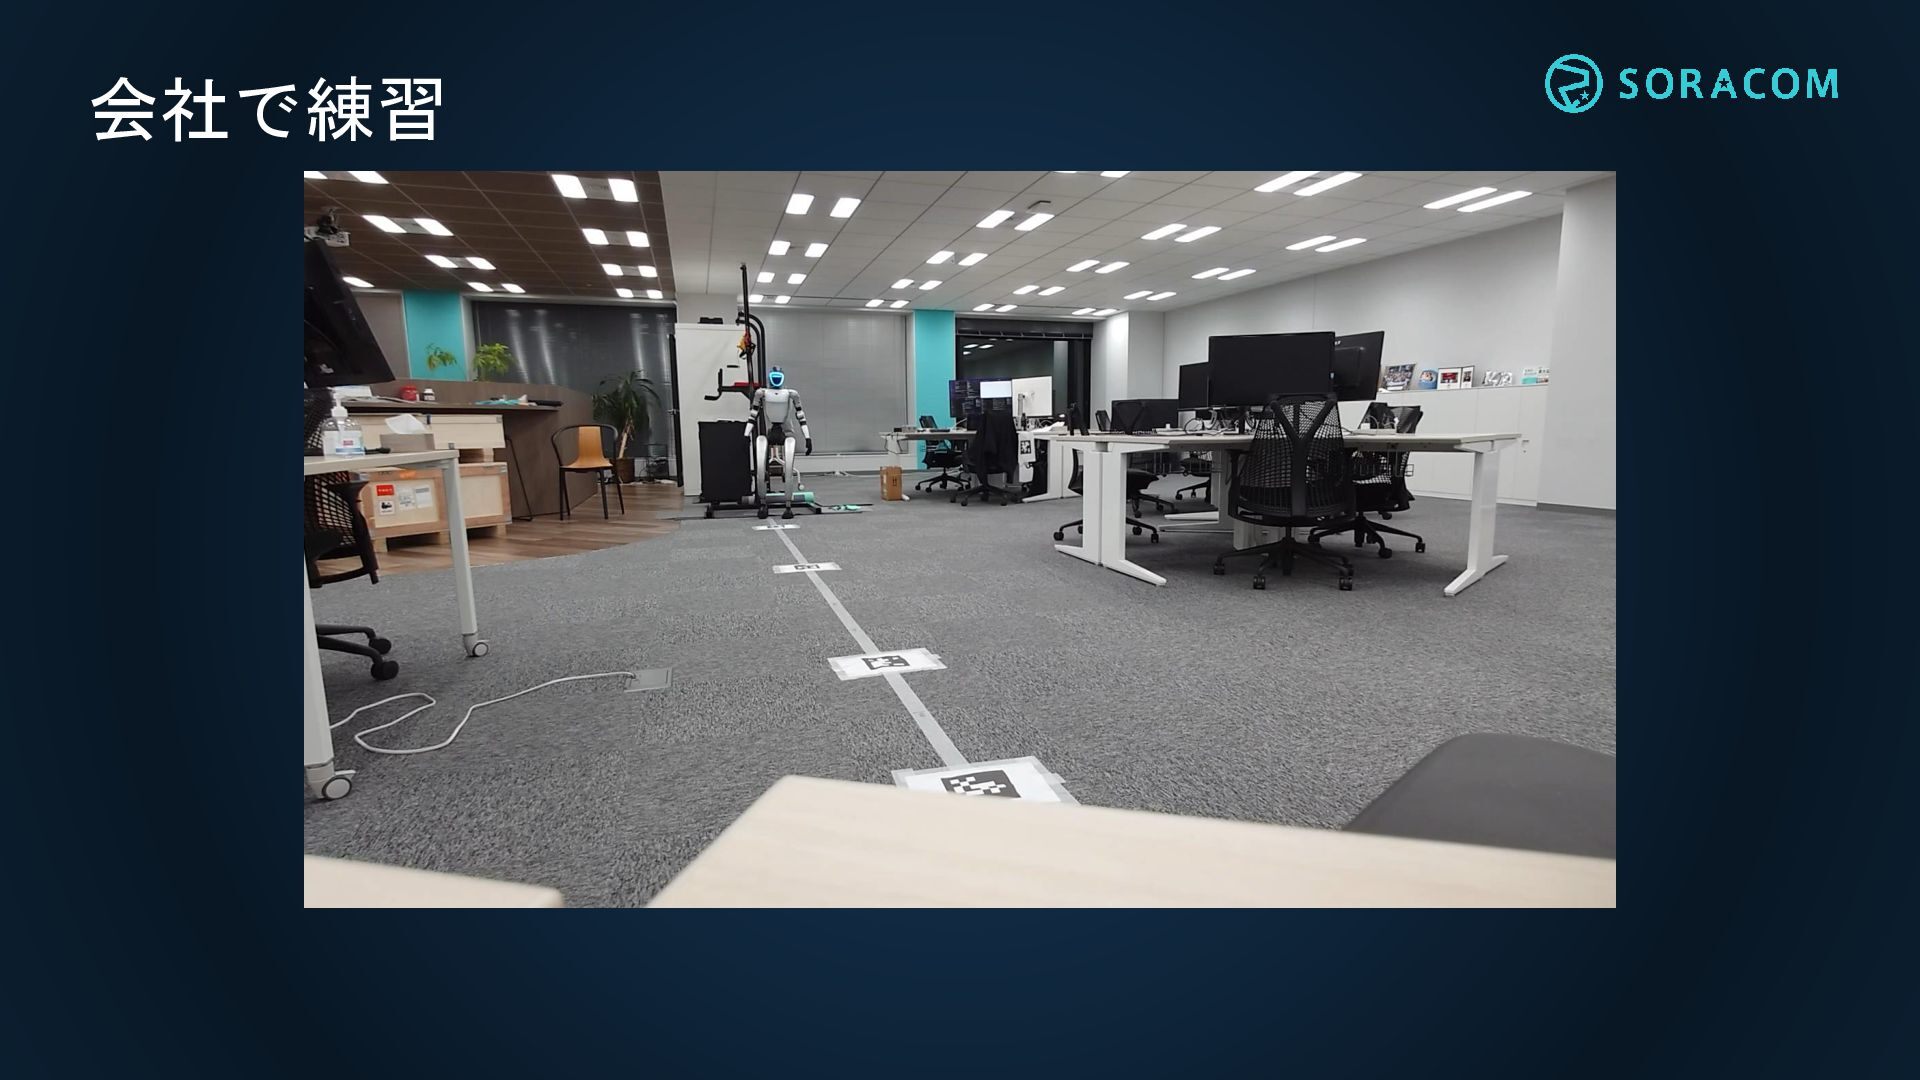
会社で練習
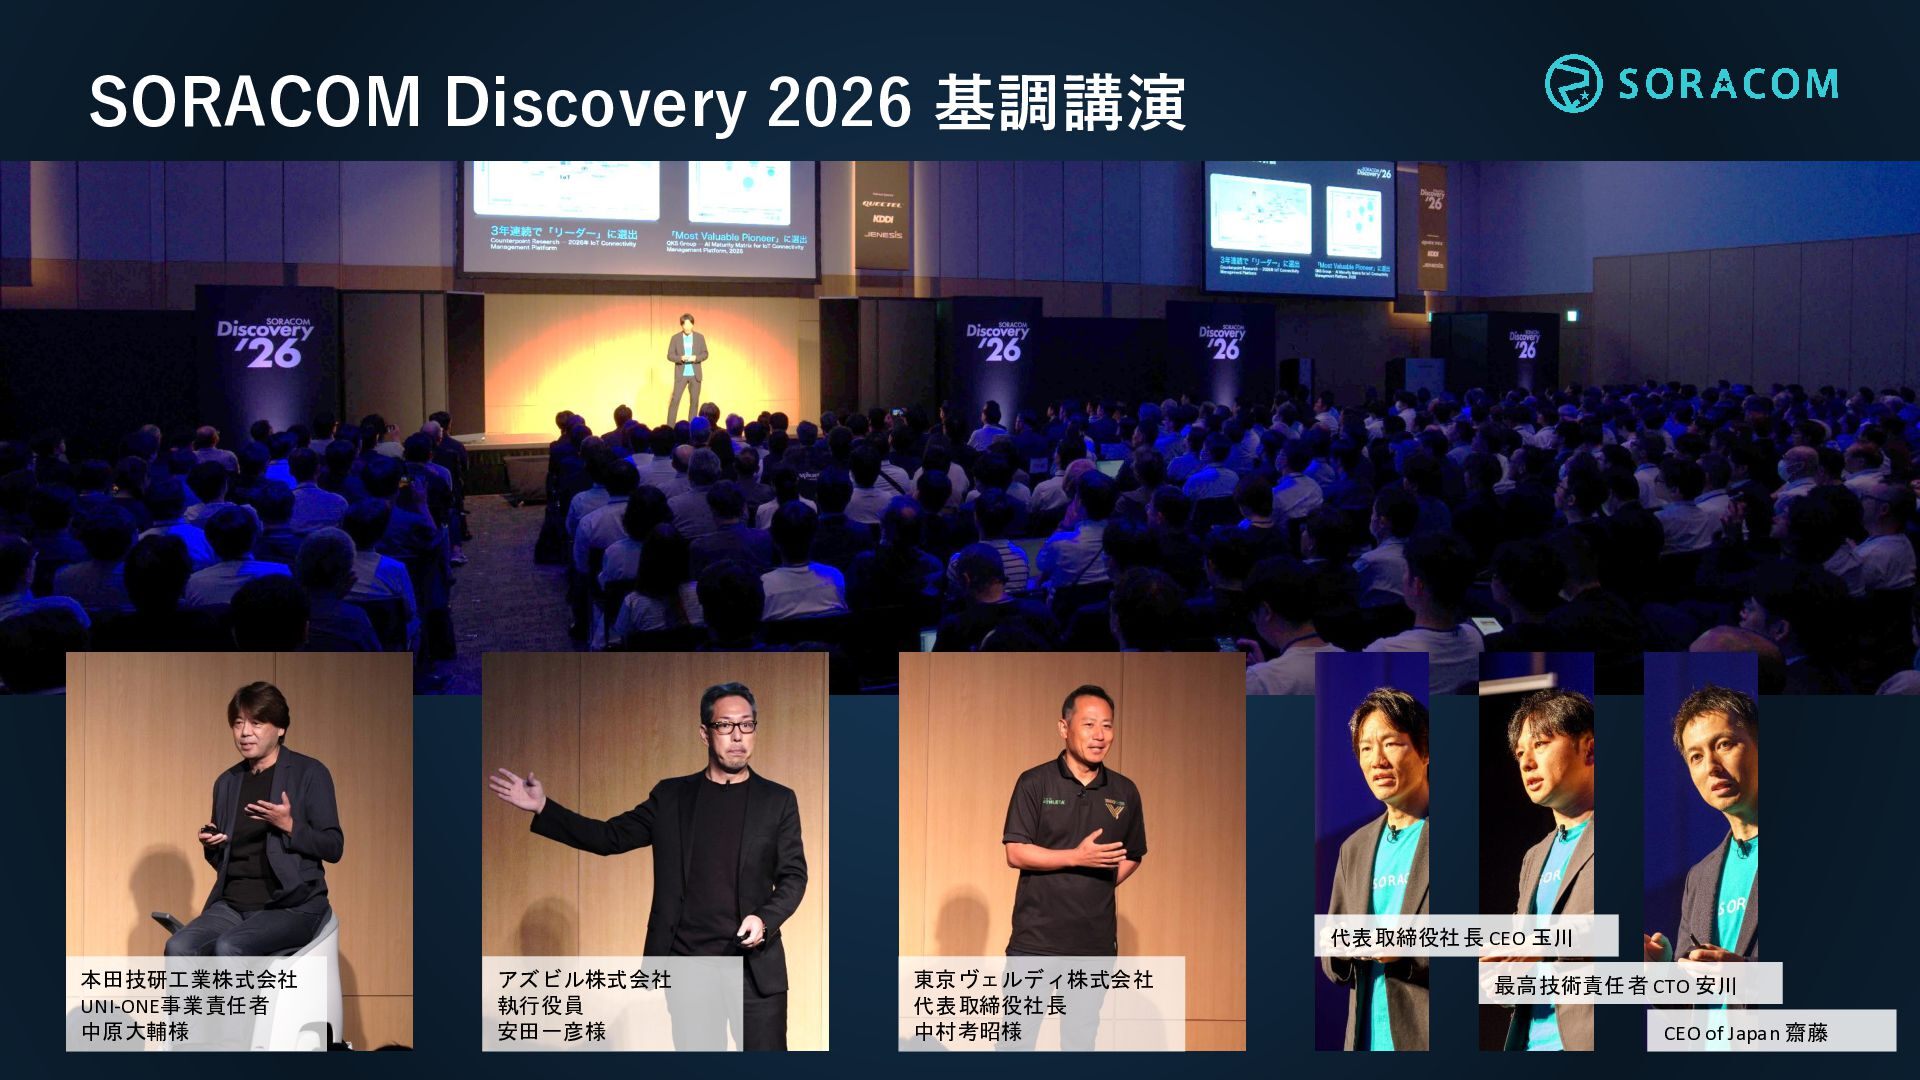
SORACOM Discovery 2026 基調講演 代表取締役社長 CEO 玉川 本田技研工業株式会社 UNI-ONE事業責任者 中原大輔様
アズビル株式会社 執行役員 安田一彦様 東京ヴェルディ株式会社 代表取締役社長 中村考昭様 最高技術責任者 CTO 安川 CEO of Japan 齋藤
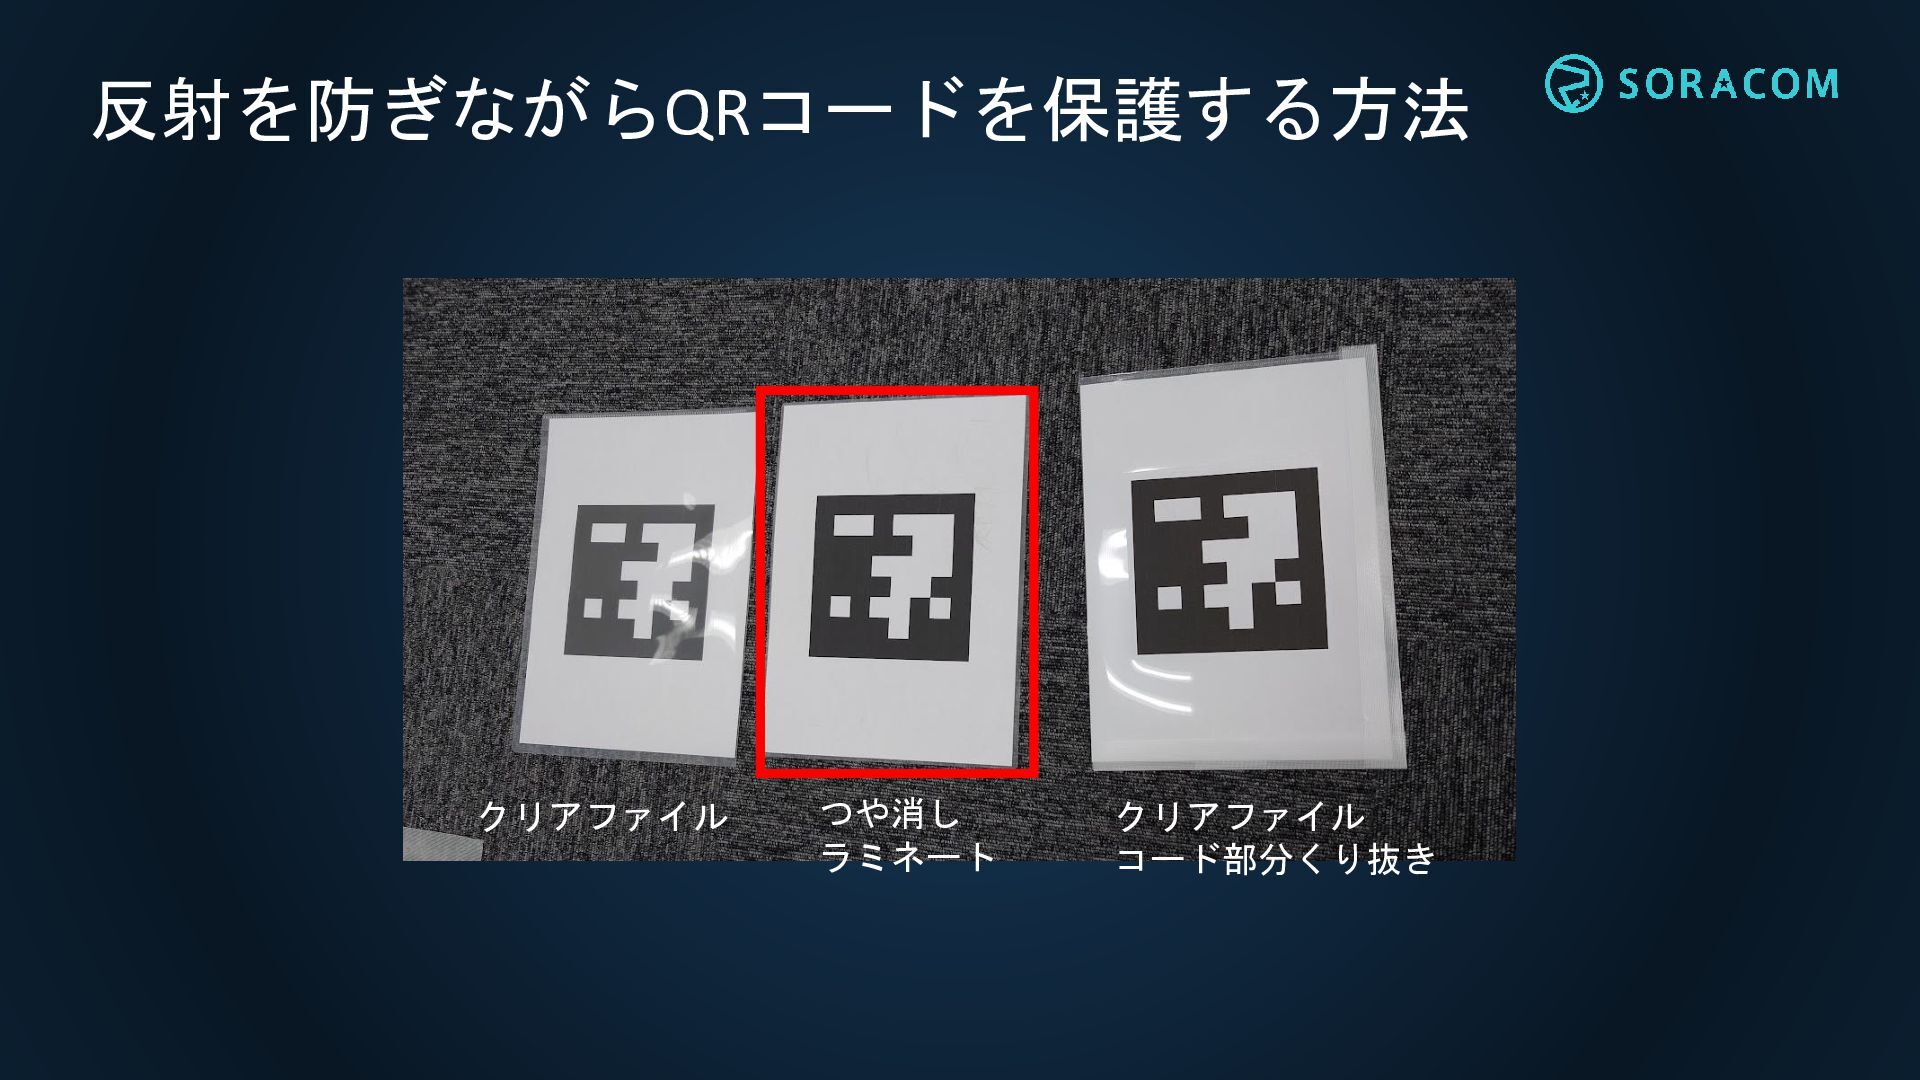
反射を防ぎながらQRコードを保護する方法 クリアファイル つや消し ラミネート クリアファイル コード部分くり抜き
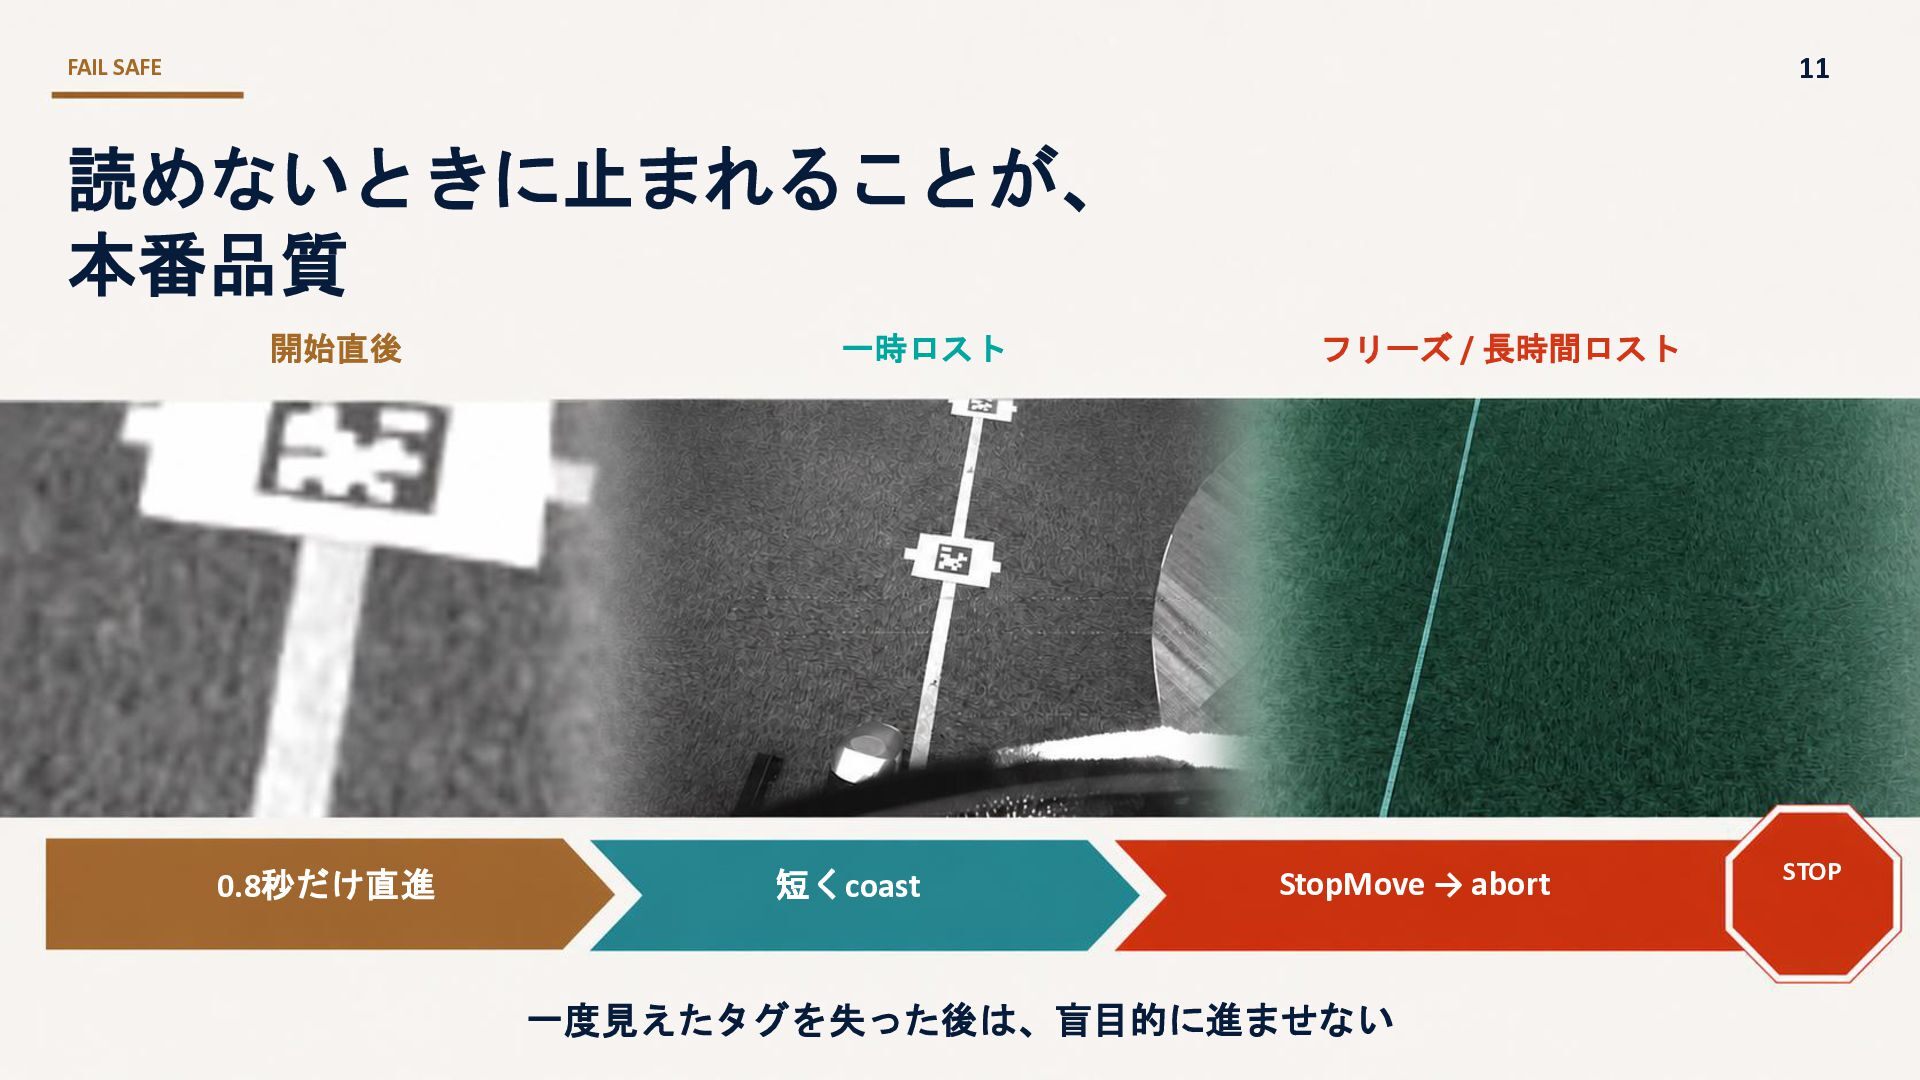
11 FAIL SAFE 読めないときに止まれることが、 本番品質 開始直後 0.8秒だけ直進 一時ロスト 短くcoast フリーズ
/ 長時間ロスト StopMove → abort 一度見えたタグを失った後は、盲目的に進ませない STOP
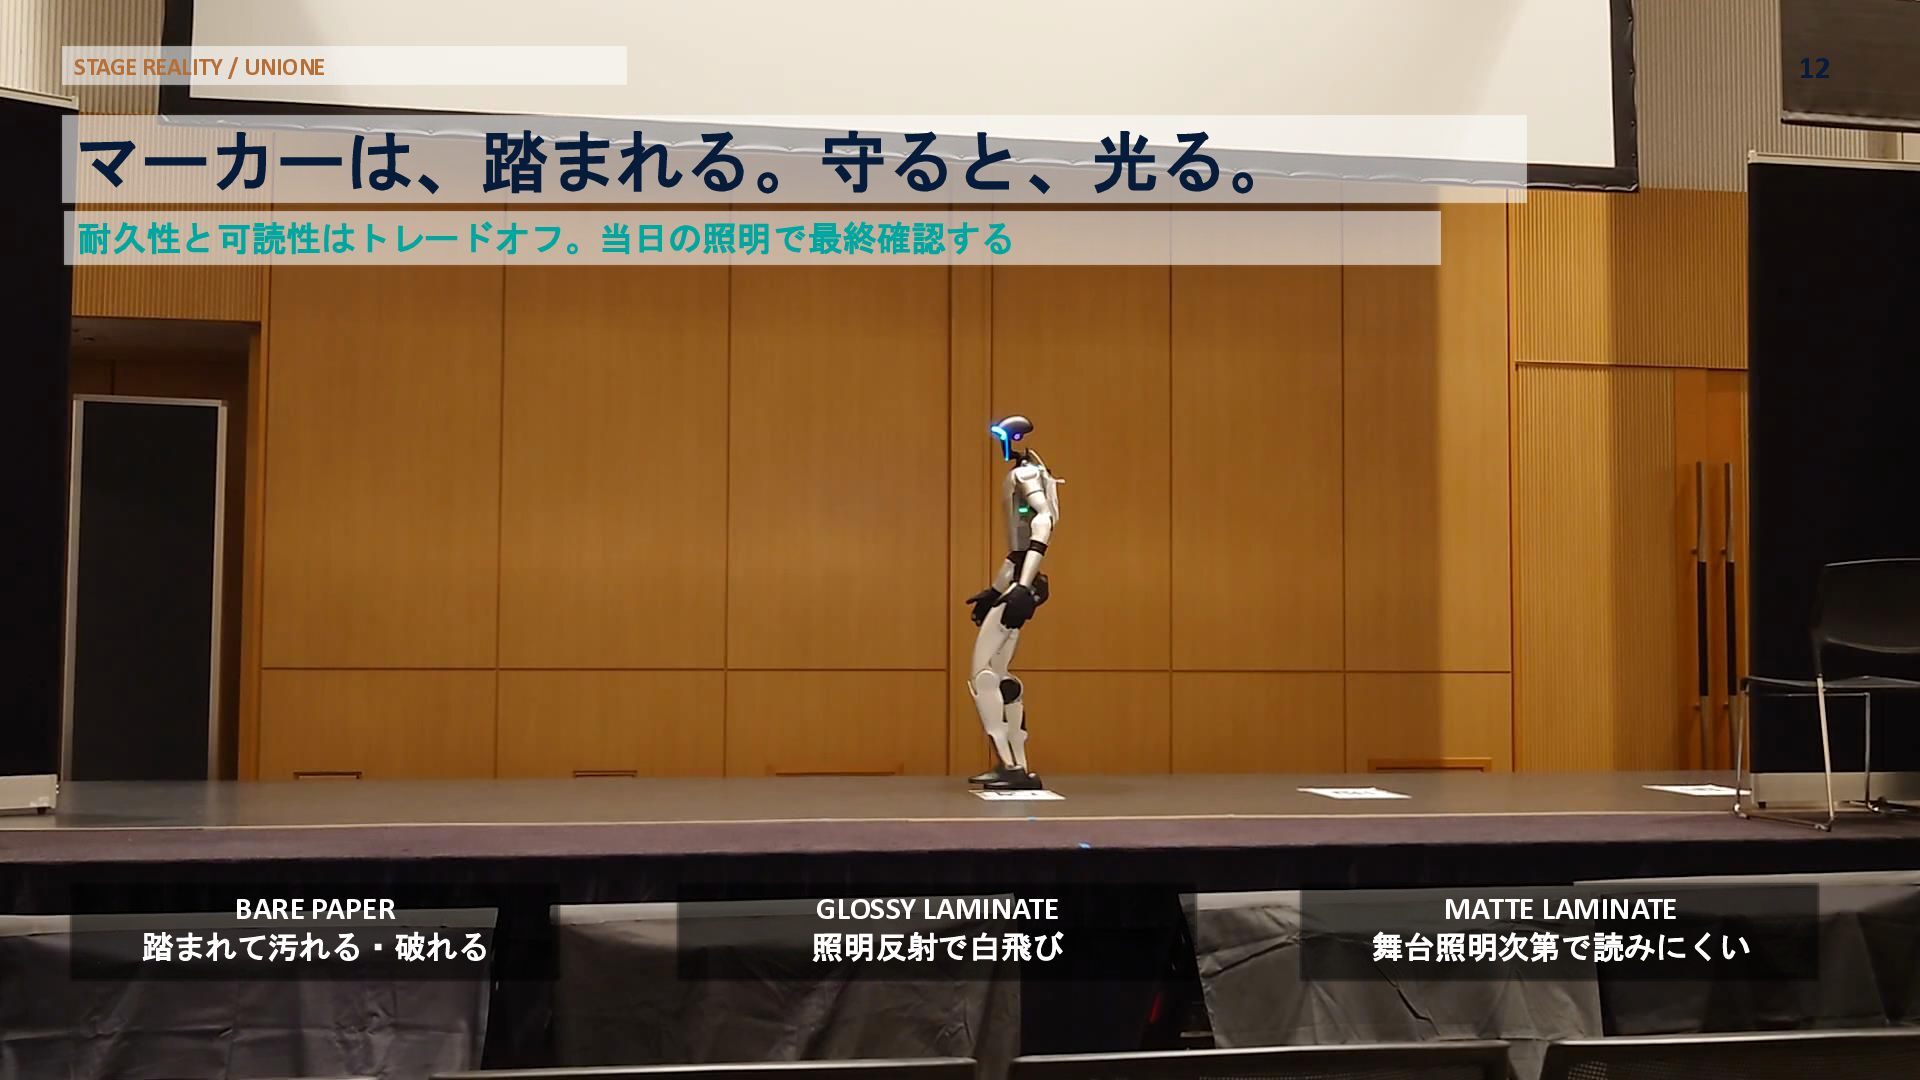
12 STAGE REALITY / UNIONE マーカーは、踏まれる。守ると、光る。 耐久性と可読性はトレードオフ。当日の照明で最終確認する BARE PAPER 踏まれて汚れる・破れる
GLOSSY LAMINATE 照明反射で白飛び MATTE LAMINATE 舞台照明次第で読みにくい
None
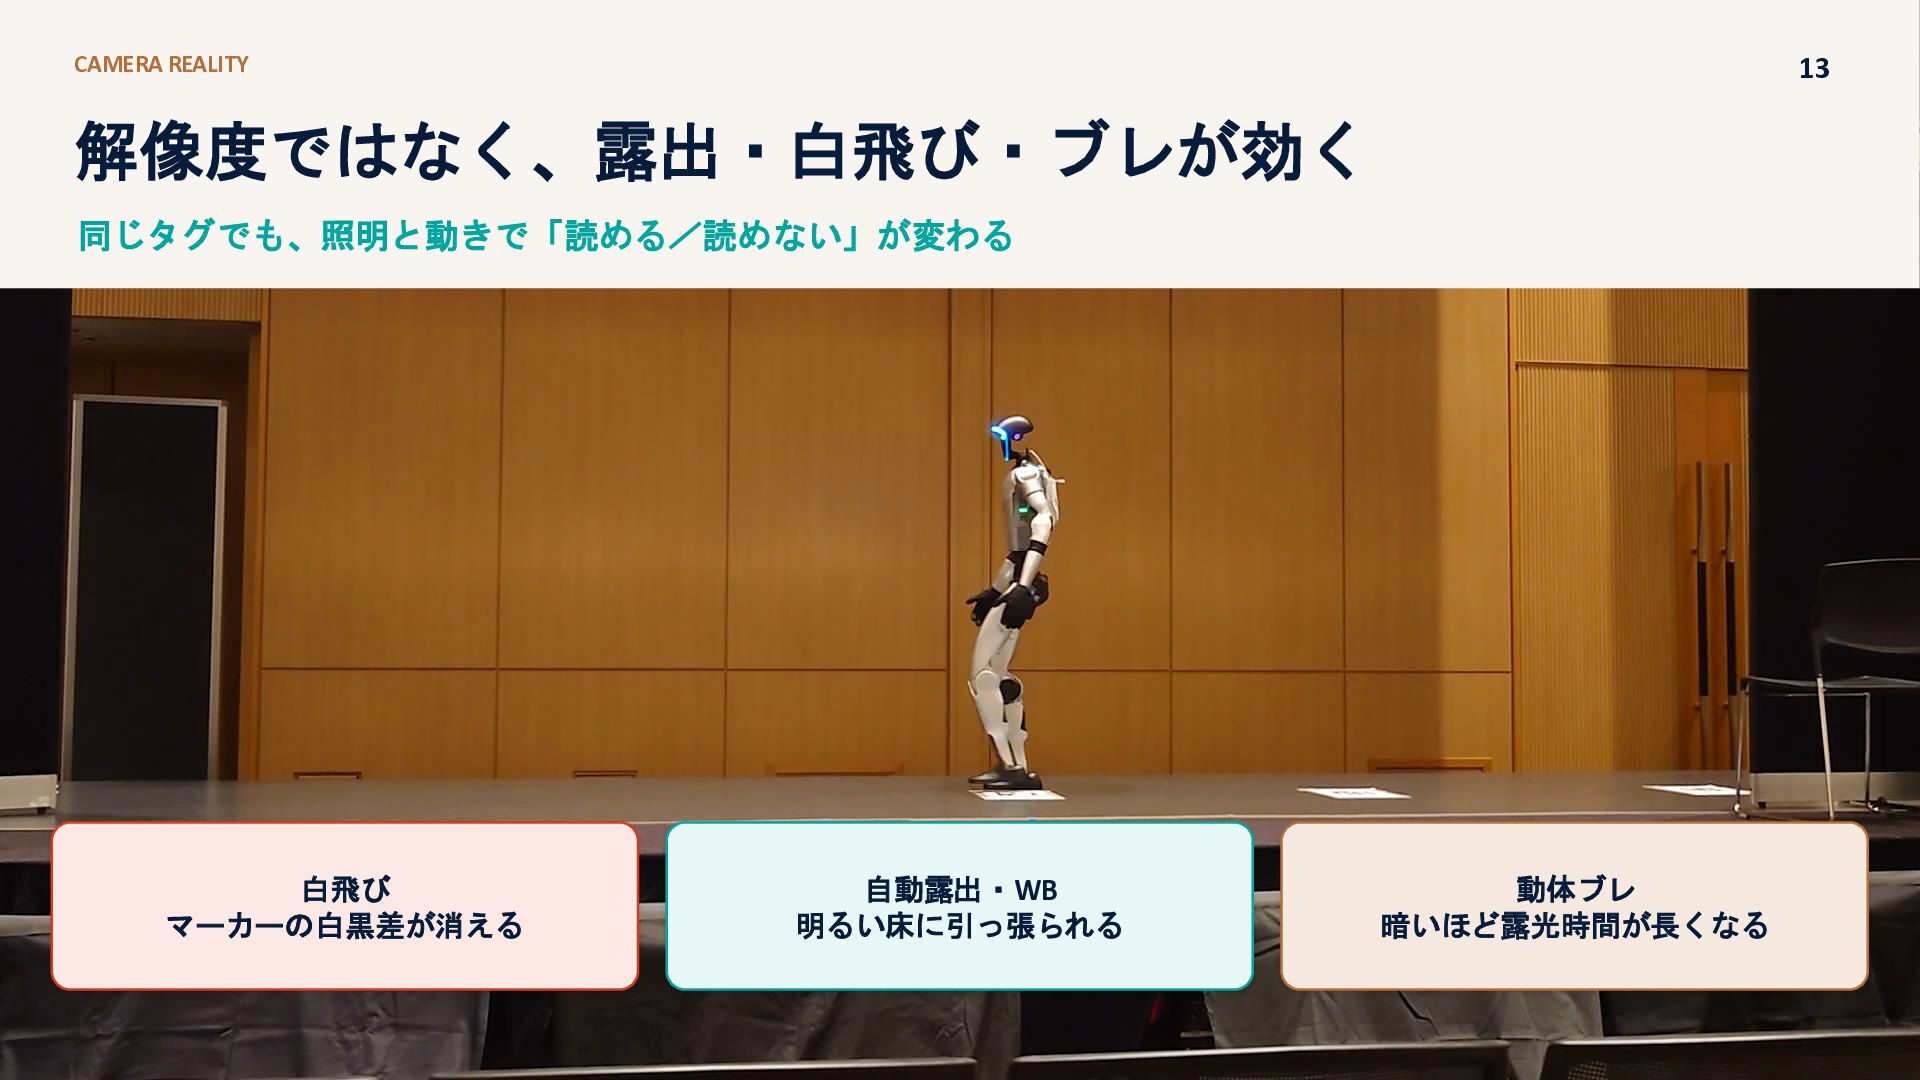
CAMERA REALITY 13 解像度ではなく、露出・白飛び・ブレが効く 同じタグでも、照明と動きで「読める/読めない」が変わる 白飛び マーカーの白黒差が消える 自動露出・WB 明るい床に引っ張られる 動体ブレ
暗いほど露光時間が長くなる
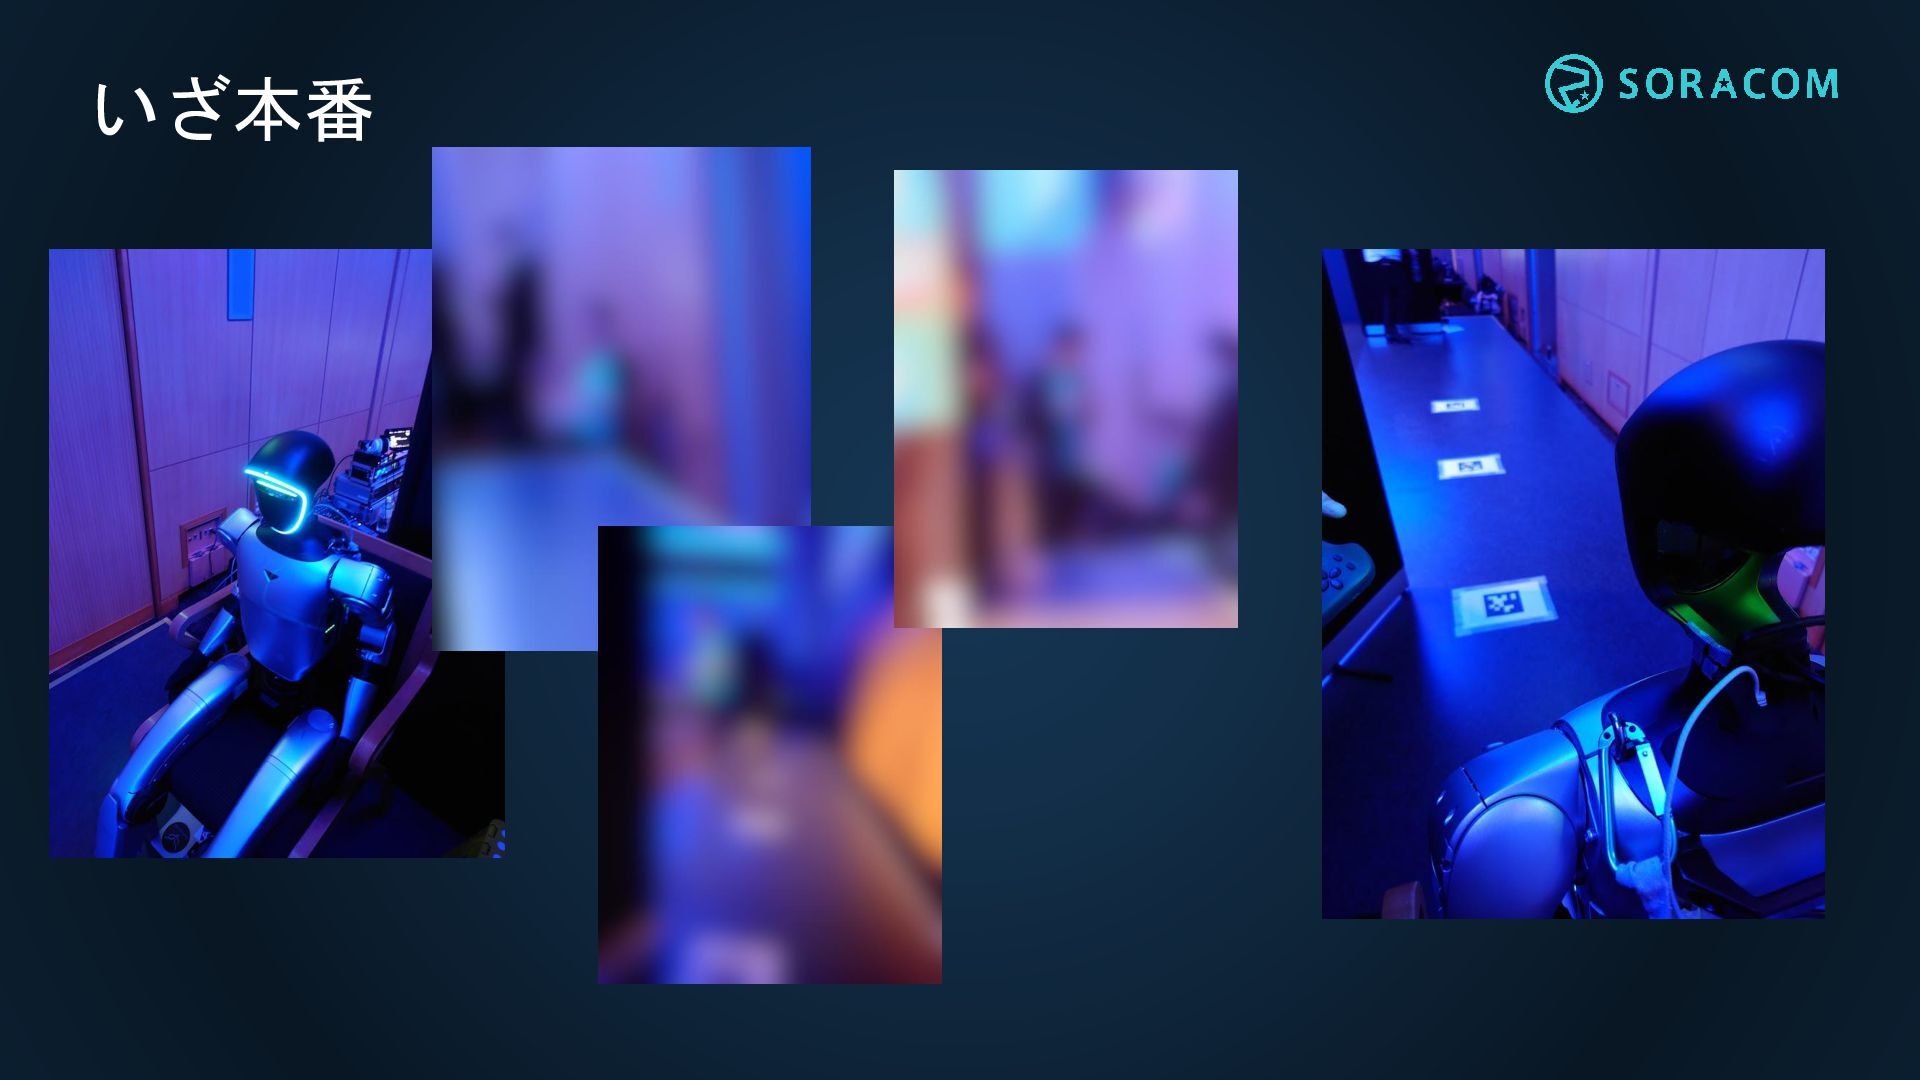
いざ本番
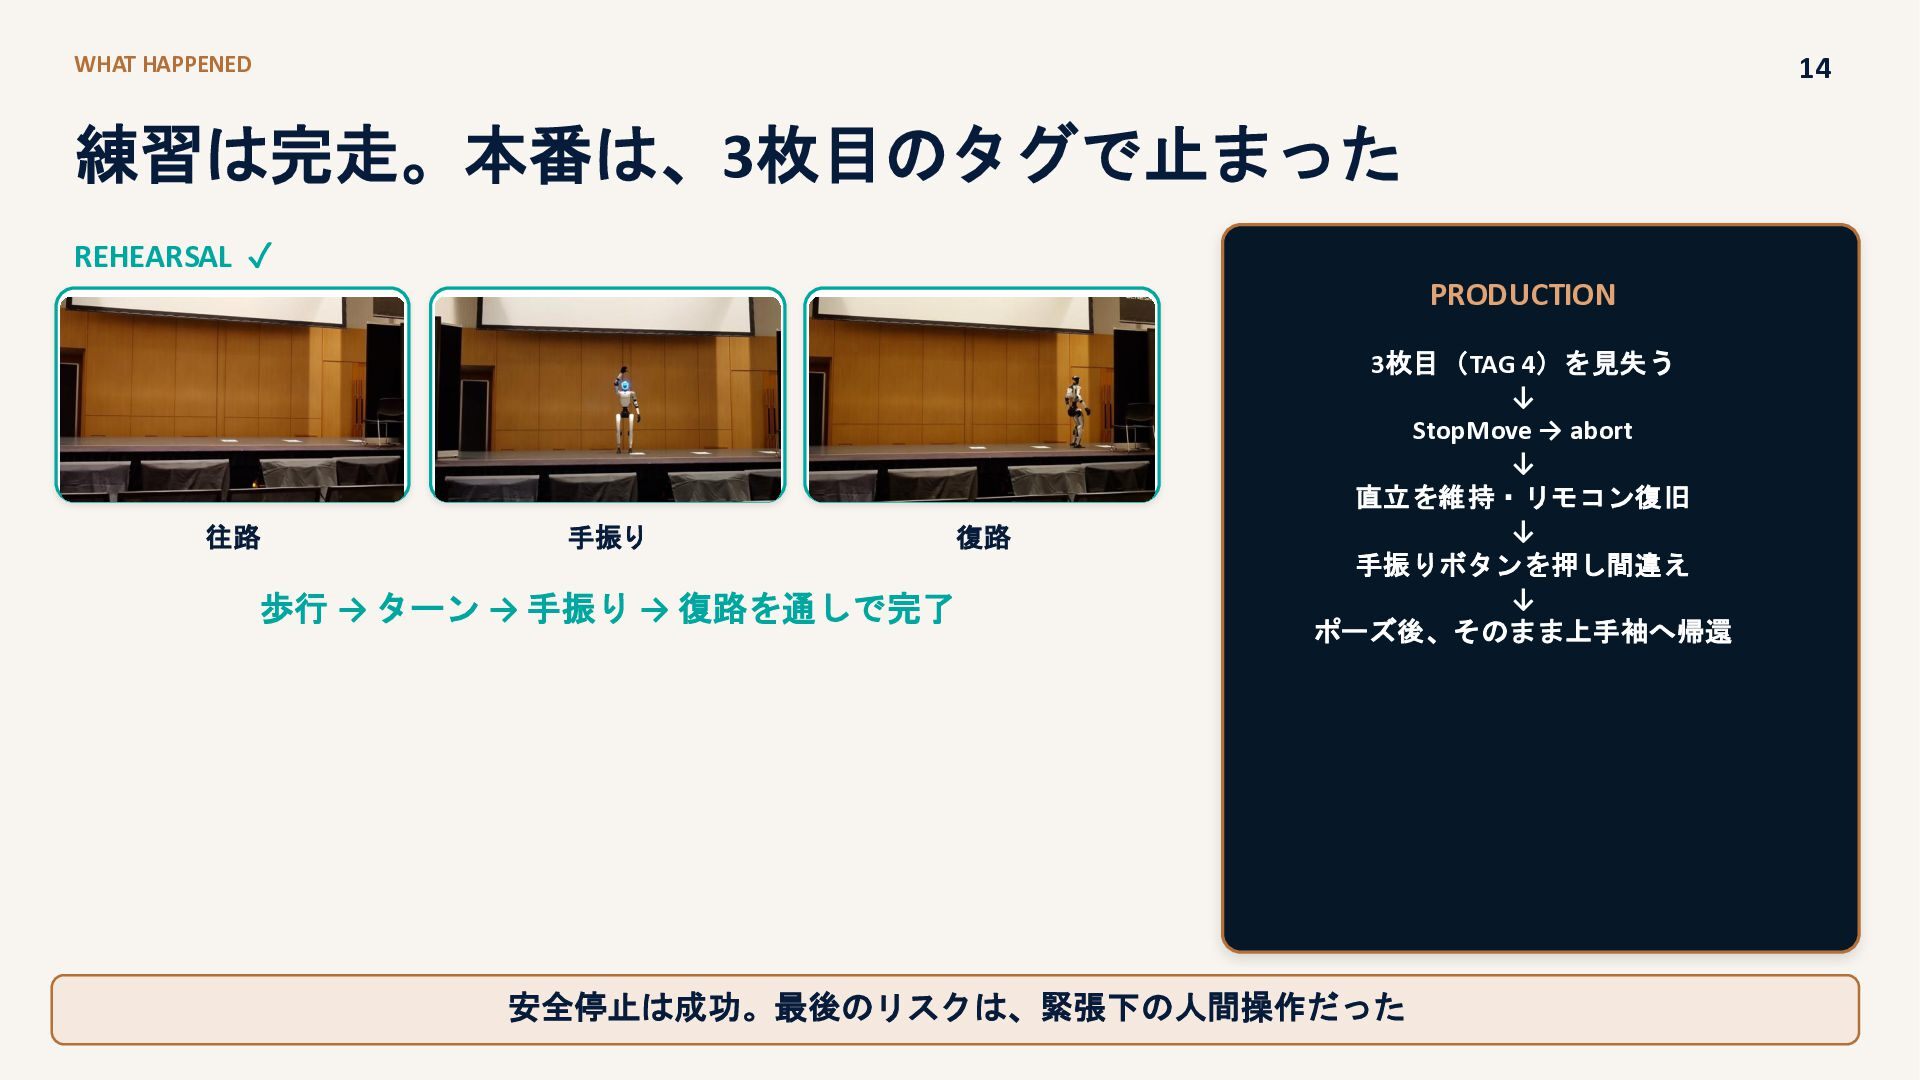
WHAT HAPPENED 14 練習は完走。本番は、3枚目のタグで止まった REHEARSAL ✓ PRODUCTION 往路 手振り 歩行
→ ターン → 手振り → 復路を通しで完了 復路 3枚目(TAG 4)を見失う ↓ StopMove → abort ↓ 直立を維持・リモコン復旧 ↓ 手振りボタンを押し間違え ↓ ポーズ後、そのまま上手袖へ帰還 安全停止は成功。最後のリスクは、緊張下の人間操作だった
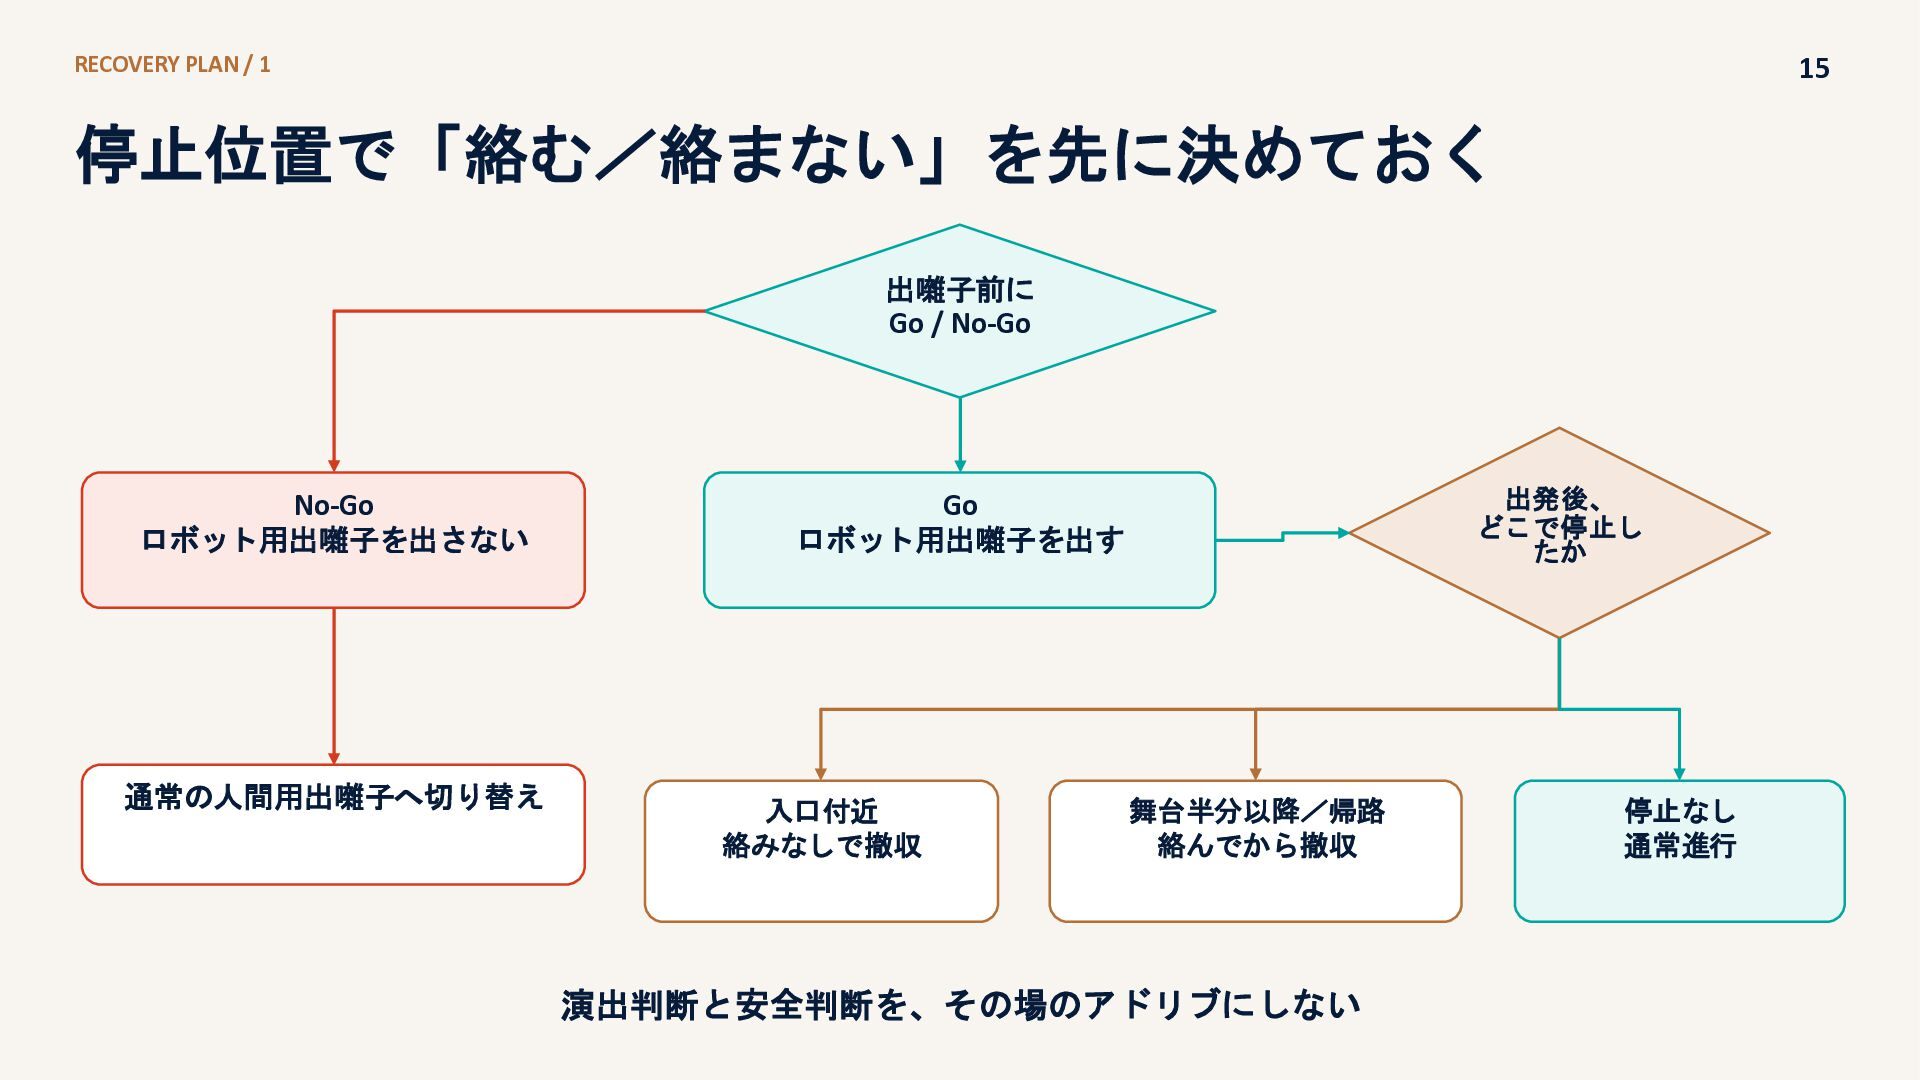
RECOVERY PLAN / 1 15 停止位置で「絡む/絡まない」を先に決めておく 出囃子前に Go / No-Go
No-Go ロボット用出囃子を出さない 通常の人間用出囃子へ切り替え 出発後、 どこで停止し たか Go ロボット用出囃子を出す 入口付近 絡みなしで撤収 舞台半分以降/帰路 絡んでから撤収 演出判断と安全判断を、その場のアドリブにしない 停止なし 通常進行
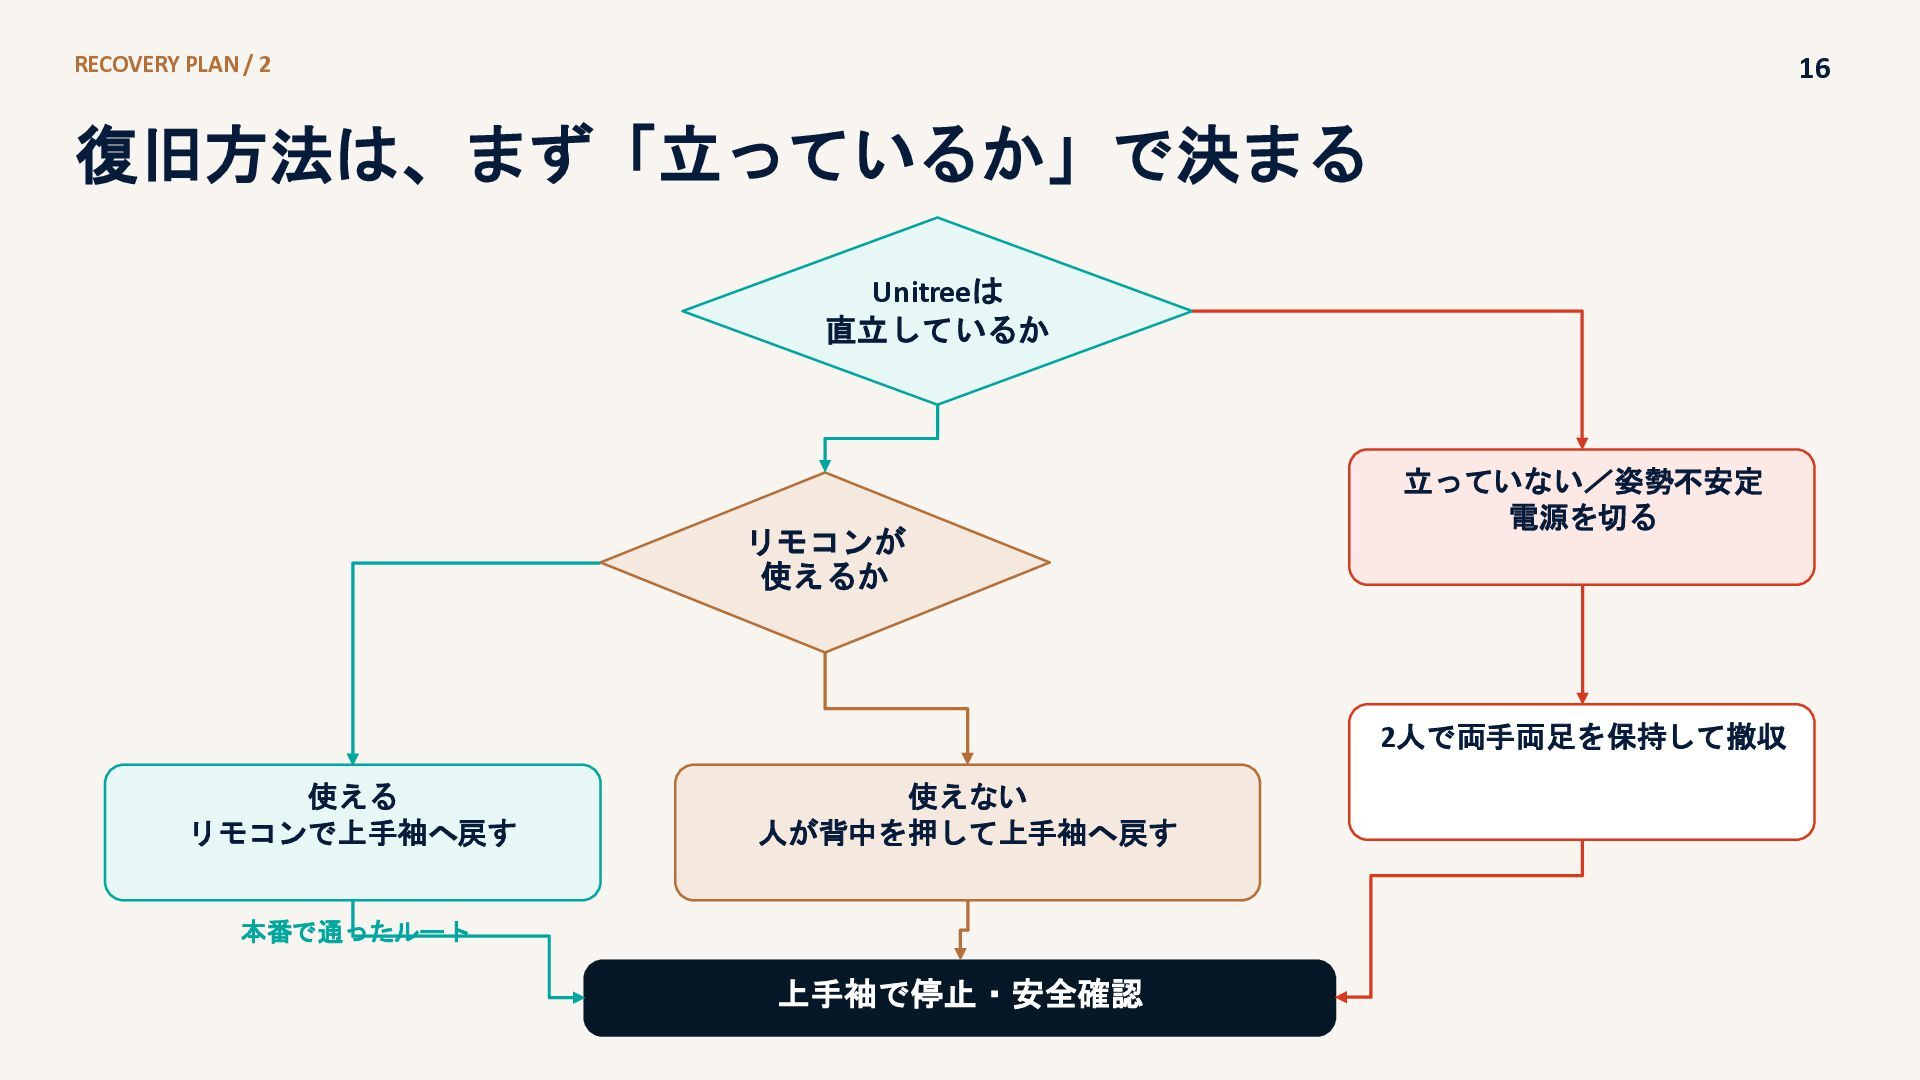
RECOVERY PLAN / 2 16 復旧方法は、まず「立っているか」で決まる Unitreeは 直立しているか リモコンが 使えるか
立っていない/姿勢不安定 電源を切る 2人で両手両足を保持して撤収 使える リモコンで上手袖へ戻す 使えない 人が背中を押して上手袖へ戻す 本番で通ったルート 上手袖で停止・安全確認
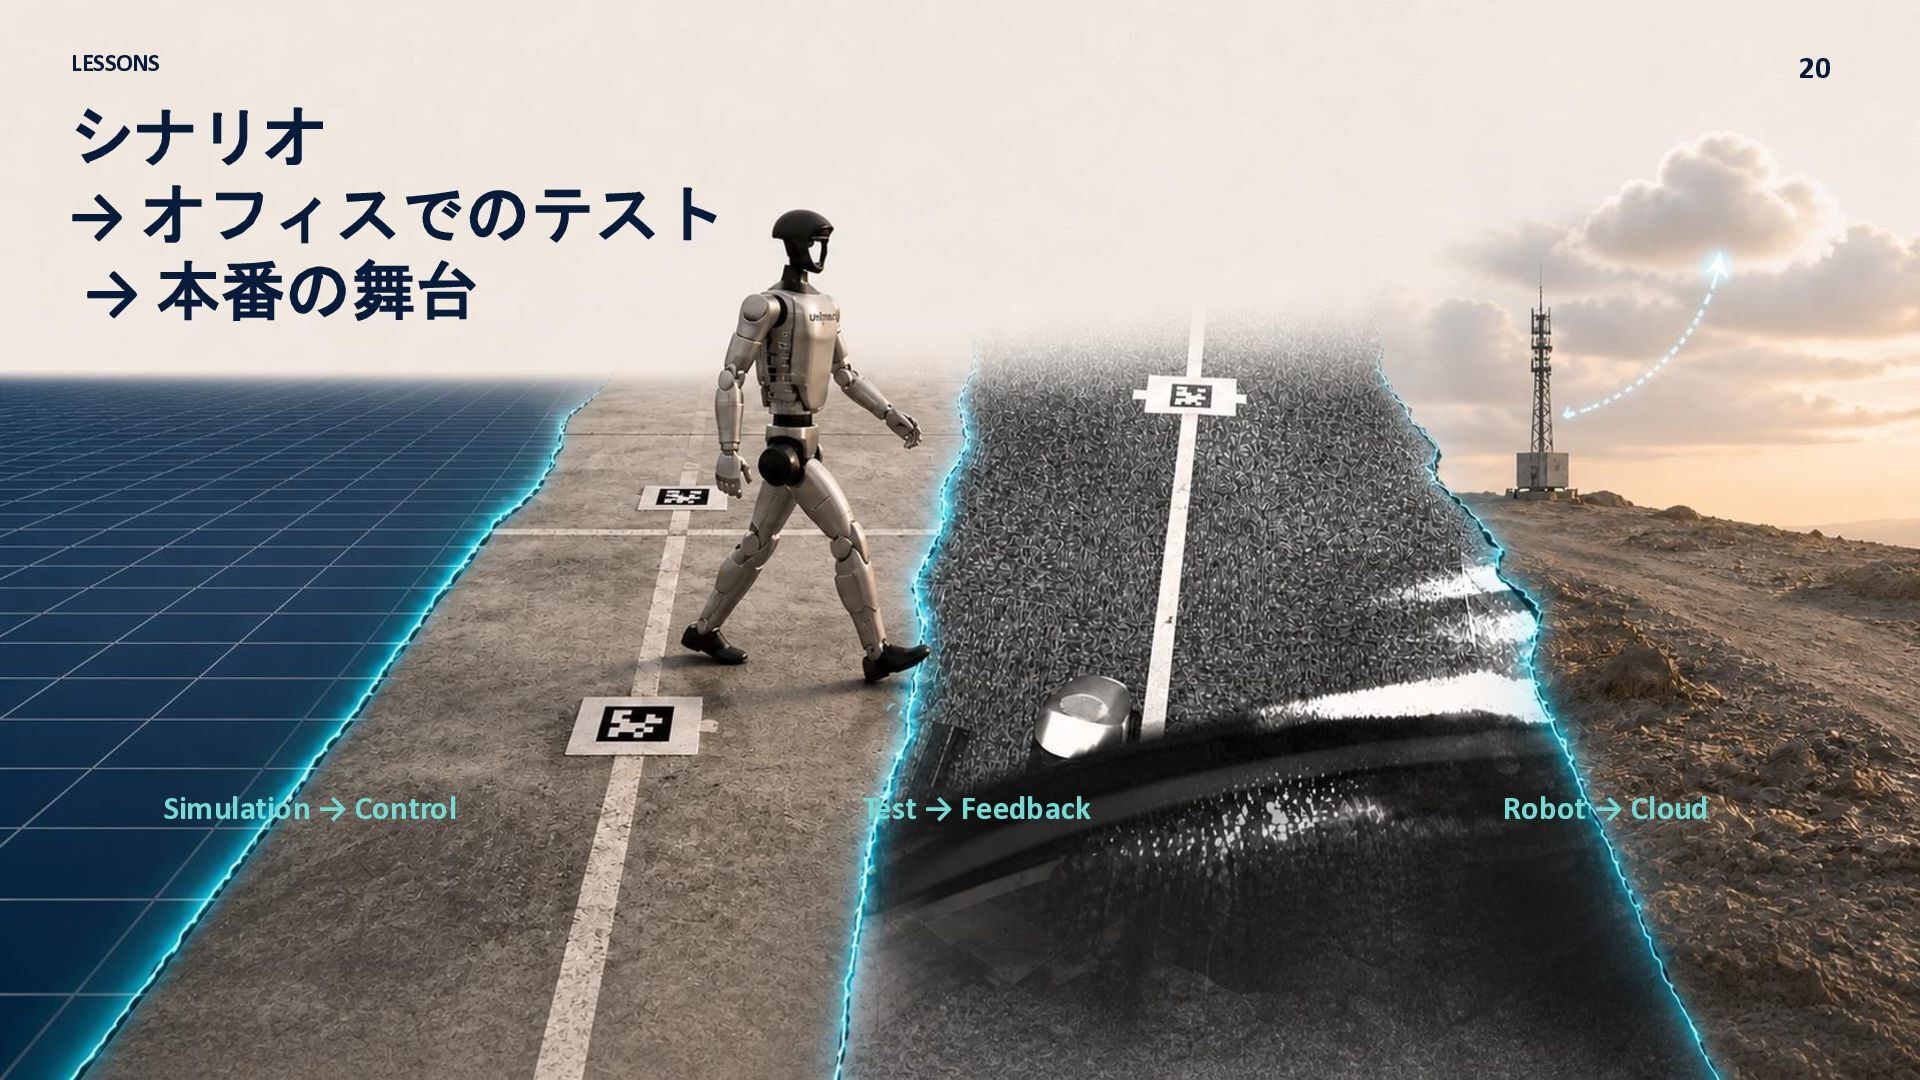
LESSONS 20 シナリオ → オフィスでのテスト → 本番の舞台 Simulation → Control
Test → Feedback Robot → Cloud
22 TAKEAWAY フィジカルAIは まだこれから / 22


 takao2704
 puhitaku
 daidaidai
 grimoh
 sansan33
 namiki64
 recruitengineers
 kairim0
 jyouryuusui
 yut0naga1_fa
 techtekt
 stomk
 ivry_presentationmaterials
 coloredviolet
 addyosmani
 jdejongh
 eitanlees
 raygrieselhuber
 honzajavorek
 holman
 maltzj
 sugarenia
 rasmusluckow
 andyhume
 quramy