Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
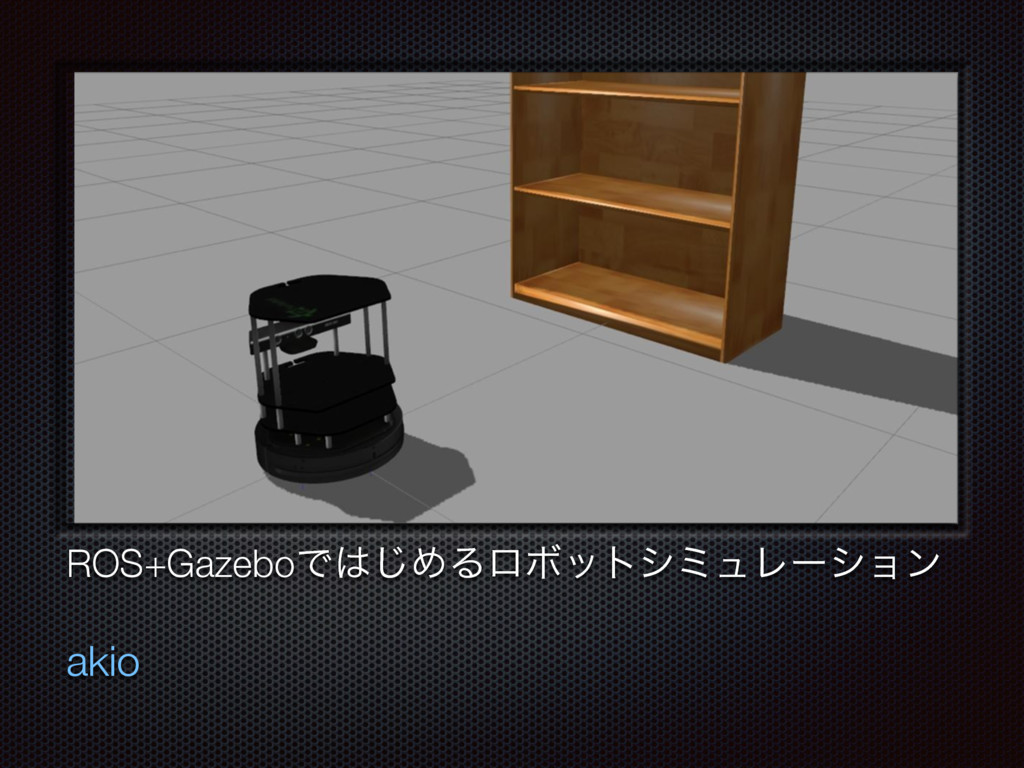
第1回ROS勉強会発表資料 ROS+Gazeboではじめるロボットシミュレーション
Search
akio
June 28, 2016
Technology
750
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
第1回ROS勉強会発表資料 ROS+Gazeboではじめるロボットシミュレーション
ROS + Gazeboの紹介など。内容が大分古くなっているのでご注意。
akio
June 28, 2016
More Decks by akio
See All by akio
Go言語によるROSプログラミング
akio
0
530
2016-06-26 第8回ROS勉強会LT資料 catkin-tools
akio
0
420
2016-06-26 第8回ROS勉強会資料 ROSCRAFT
akio
0
520
Other Decks in Technology
See All in Technology
AWSセキュリティで活用するAI機能
cmusudakeisuke
1
340
2026-10-24 JAWS JAWS-UG 茨城 #18 IAM Policy Autopilotってなにさ。terraform planからIAM Policyつくれるの? / What's IAM Policy Autopilot
masasuzu
0
180
Patterns in AI Driven Software Development
akosma
PRO
0
230
Agent 活用環境の構築・運用のための AWS サービスのご紹介/agentcore-for-building-and-operating-agents
ren8k
1
210
How we choose session proposals
kawaguti
PRO
1
180
cdk deployとcdkd deploy、実際にデプロイして5倍速近くの差を実測した
yama3133
1
100
局所最適は悪ではない。壊れているのは指標です。量と質を同時に見る先行指標の設計
recruitengineers
PRO
3
1.3k
ポケモン対戦を自動で記録して振り返ろう
fufufukakaka
0
410
You Have Agency(サンキュー、Ruby)
snoozer05
PRO
3
440
ひとりで始めた AI駆動開発、チームに広げて何が変わったのか
kenichiodo
0
120
1週間、Opus封印でお願いします
kintotechdev
0
310
AIで選択肢が広がった組織設計の理想と現実
konifar
15
6.5k
Featured
See All Featured
[Rails World 2026] Durable orchestration on Rails: from continuation to workflow
palkan
2
950
GitHub's CSS Performance
jonrohan
1033
470k
Being A Developer After 40
akosma
PRO
92
590k
Breaking role norms: Why Content Design is so much more than writing copy - Taylor Woolridge
uxyall
1
470
Evolution of real-time – Irina Nazarova, EuRuKo, 2024
irinanazarova
9
1.6k
RailsConf 2023
tenderlove
30
1.6k
The Illustrated Guide to Node.js - THAT Conference 2024
reverentgeek
1
590
What’s in a name? Adding method to the madness
productmarketing
PRO
24
4.2k
Learning to Love Humans: Emotional Interface Design
aarron
275
41k
[RailsConf 2023] Rails as a piece of cake
palkan
59
7.1k
YesSQL, Process and Tooling at Scale
rocio
174
15k
A better future with KSS
kneath
240
18k
Transcript
ςΩετ ROS+GazeboͰ͡ΊΔϩϘοτγϛϡϨʔγϣϯ akio
DISCLAIMER ͜ͷൃදͷ༰શͯެ։͞Ε͍ͯΔใ͓Αͼൃ දऀ(akio)ͷݸਓతͳҙݟʹجͮ͘ͷͰ͢ɻൃදऀ ͷޏ༻ऀʹҰͷؔ͋Γ·ͤΜɻ ൃද༰ʹࡉ৺ͷҙΛ͍ͬͯ·͕͢ɺهࡌ ใͷ͝ར༻ʹΑΓສҰଛ͕ੜͯ͡ɺൃදऀҰ ͷΛෛ͍·ͤΜɻ
ࣗݾհ akio @akio(GitHub) ϩϘοτͷιϑτΣΞΛ։ൃ͢ΔࣄΛͯ͠·͢ ֶੜ͔࣌ΒཧγϛϡϨʔλͰ༡Ϳͷ͕͖Ͱ͢
༰ Gazeboʹ͍ͭͯ ROSͱͷ࿈ܞ ͙͢ࢼͤΔύοέʔδ ࣗͷϞσϧΛͭͬͯ͘ΈΑ͏ ·ͱΊ
Gazeboʹ͍ͭͯ
Gazeboͱ ! ެࣜαΠτhttp://gazebosim.org ΦʔϓϯιʔεʢApacheϥΠηϯεʣͷ̏DϩϘοτγϛϡϨʔλ ϦΞϧλΠϜੑΛॏࢹ OGREΛར༻ͨ͠ߴ࣭ͳάϥϑΟοΫ ෳͷཧΤϯδϯΛΓସ͑ΒΕΔʢODE, Bullet, Simbody, DARTʣ
ΧϝϥɺϨʔβʔϨϯδϑΝΠϯμͳͲͷηϯαʔγϛϡϨʔγϣϯ ಠࣗͷAPIΛ͕࣋ͭɺROSͱͷ࿈ܞॆ࣮
ಠஅͱภݟʹΑΔGazeboͷྺ࢙ Player࣌ ROS࣌ Standalone࣌ɹࠓ͜͜
Player࣌ 2DϩϘοτγϛϡϨʔλPlayer/Stageͷ༻్Λิ͢ ΔతͰ࢝ಈ ઃఆϑΝΠϧXMLϕʔεͰهड़ ϥΠηϯεGPL ൃදऀ͋·ΓΑ͘Βͳ͍
ROS࣌(2009 - 2011) Willow Garage͕։ൃࢧԉ ROSͱͷ࿈ܞΛ༰қʹ͢Δྗ͕ͳ͞ΕΔ PR2ͷγϛϡϨʔλͱͯ͠ར༻͞ΕΔ C++αϙʔτͷڧԽ ίʔυϕʔεPlayer࣌ͱಉ͡ʢGPLʣ ROS
Wikiʹ·ͩ͜ͷ࣌ͷهड़͕͓ͬͯΓɺࠞཚ͍͢͠
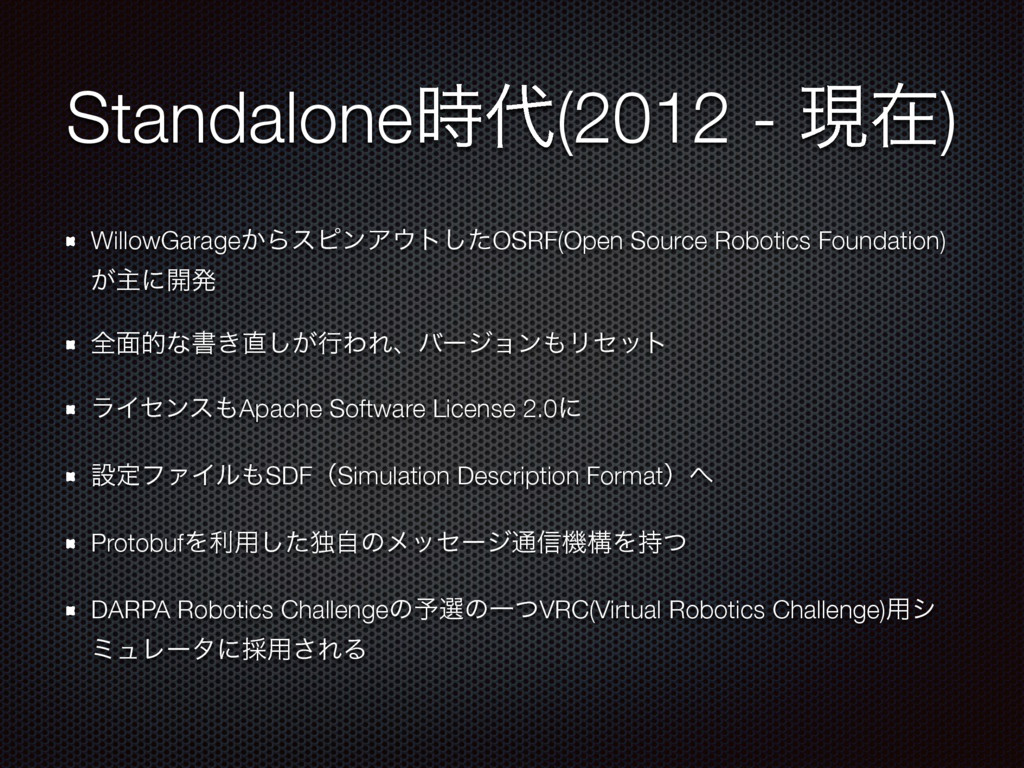
Standalone࣌(2012 - ݱࡏ) WillowGarage͔ΒεϐϯΞτͨ͠OSRF(Open Source Robotics Foundation) ͕ओʹ։ൃ શ໘తͳॻ͖͕͠ߦΘΕɺόʔδϣϯϦηοτ ϥΠηϯεApache
Software License 2.0ʹ ઃఆϑΝΠϧSDFʢSimulation Description Formatʣ ProtobufΛར༻ͨ͠ಠࣗͷϝοηʔδ௨৴ػߏΛ࣋ͭ DARPA Robotics Challengeͷ༧બͷҰͭVRC(Virtual Robotics Challenge)༻γ ϛϡϨʔλʹ࠾༻͞ΕΔ
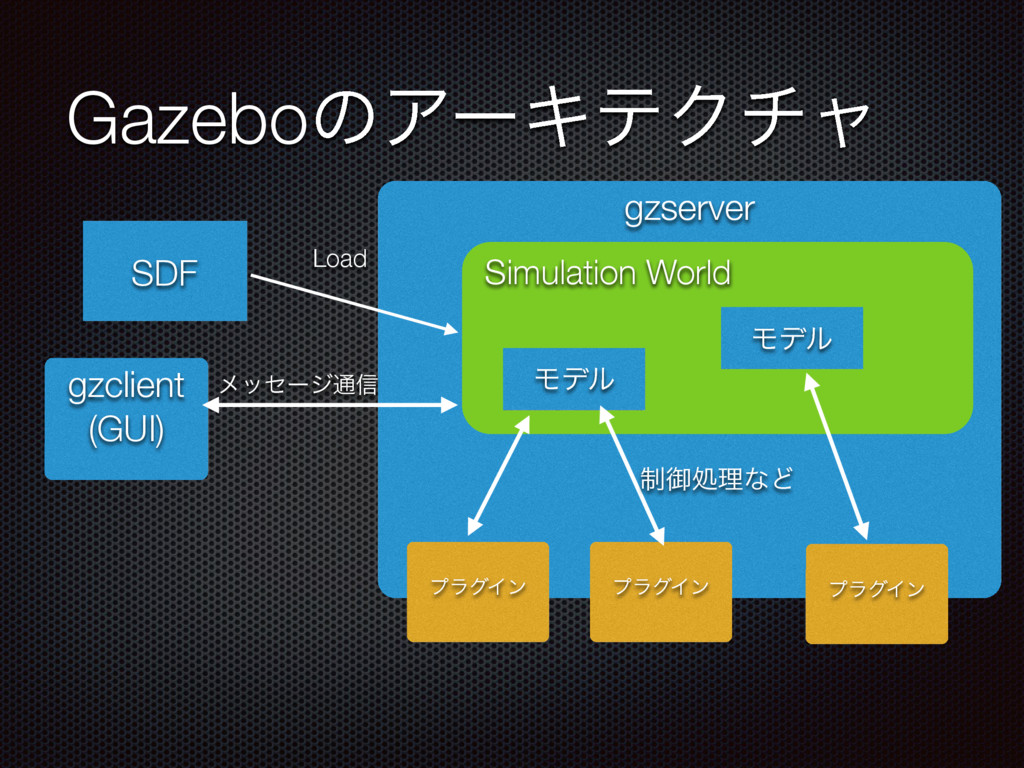
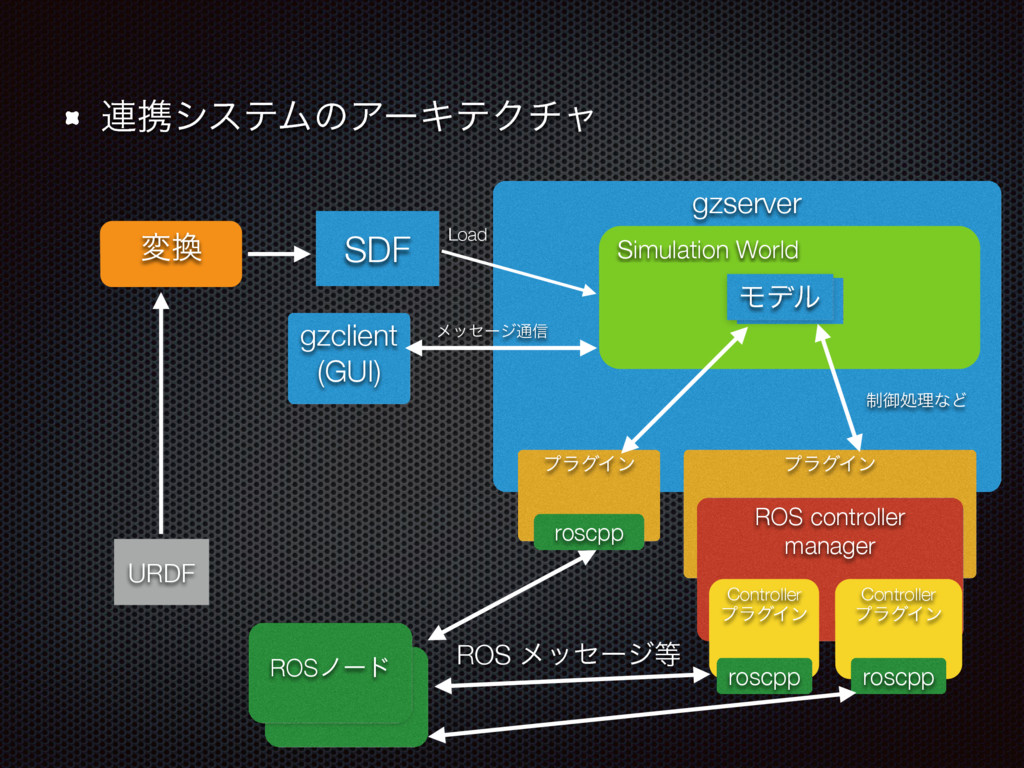
GazeboͷΞʔΩςΫνϟ SDF gzserver gzclient (GUI) ϓϥάΠϯ Ϟσϧ Load Ϟσϧ ϓϥάΠϯ
ϓϥάΠϯ Simulation World ϝοηʔδ௨৴ ੍ޚॲཧͳͲ
͖ෆ͖ ݩʑͷ։ൃܦҢ͔ΒɺηϯαʔʴγϯϓϧͳػߏͷϩϘοτͱൺֱత૬ੑ ͕ྑ͍Ͱ͢ ͔͠͠ɺཧγϛϡϨʔγϣϯΤϯδϯͷΞϧΰϦζϜͷӨڹ͋Γଟؔઅ ϩϘοτาߦϩϘοτͳͲͰ͍ۤ͠໘͕… ϦΞϧλΠϜੑॏࢹͳͷͰɺݫີͳਫ਼Λظ͠ͳ͍Ͱ͏ͷ͕ྑ͍ v1.9Λ͍ͬͯͯಈ࡞͕ෆ҆ఆͳ͕࣌͋ΔɻకΊΓʹΘΕ͍ͯΔ࣌ʹ ͔ͳ͍͔͠Εͳ͍ ࠓޙ(v2.2ʙʣɺཧγϛϡϨʔγϣϯΤϯδϯͷબࢶ͕͕ΔͷͰɺվળ ͷر͋Γ·͢
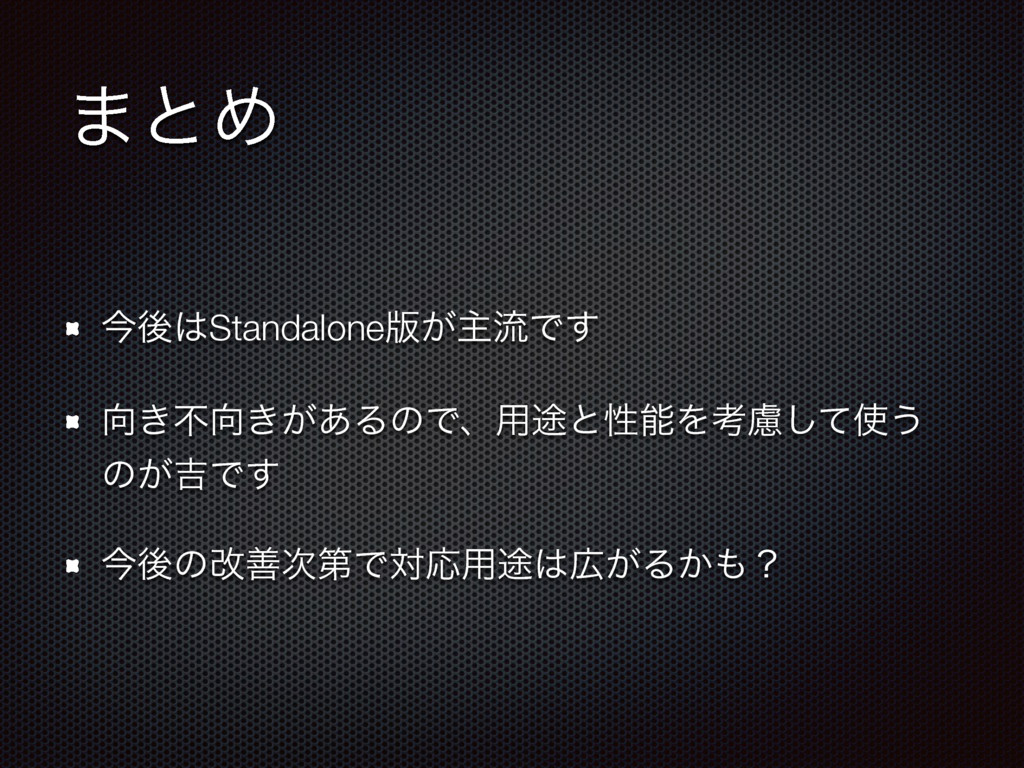
·ͱΊ ࠓޙStandalone൛͕ओྲྀͰ͢ ͖ෆ͖͕͋ΔͷͰɺ༻్ͱੑೳΛߟྀͯ͠͏ ͷ͕٢Ͱ͢ ࠓޙͷվળ࣍ୈͰରԠ༻్͕Δ͔ʁ
ROSͱͷ࿈ܞ
GazeboͱROSͱͷ࿈ܞػߏͷ࠶උ Standalone൛ͰΒ͘ެࣜͳROSͱͷ࿈ܞػߏ͕ ͳ͔ͬͨ Standalone൛1.3ʙ͔ΒରԠ࢝͠Ί1.9Ͱ΄΅҆ఆ ROSHydro͔Βͪ͜ΒͷΈʹ४ڌ GroovyͰ͋ͪͪ͜ෆ߹͕ग़·͢
SDF gzserver gzclient (GUI) ϓϥάΠϯ Ϟσϧ Load ϓϥάΠϯ Simulation World
ϝοηʔδ௨৴ ੍ޚॲཧͳͲ ࿈ܞγεςϜͷΞʔΩςΫνϟ URDF ม ROS controller manager roscpp ROSϊʔυ ROSϊʔυ Controller ϓϥάΠϯ Ϟσϧ Controller ϓϥάΠϯ roscpp roscpp ROS ϝοηʔδ
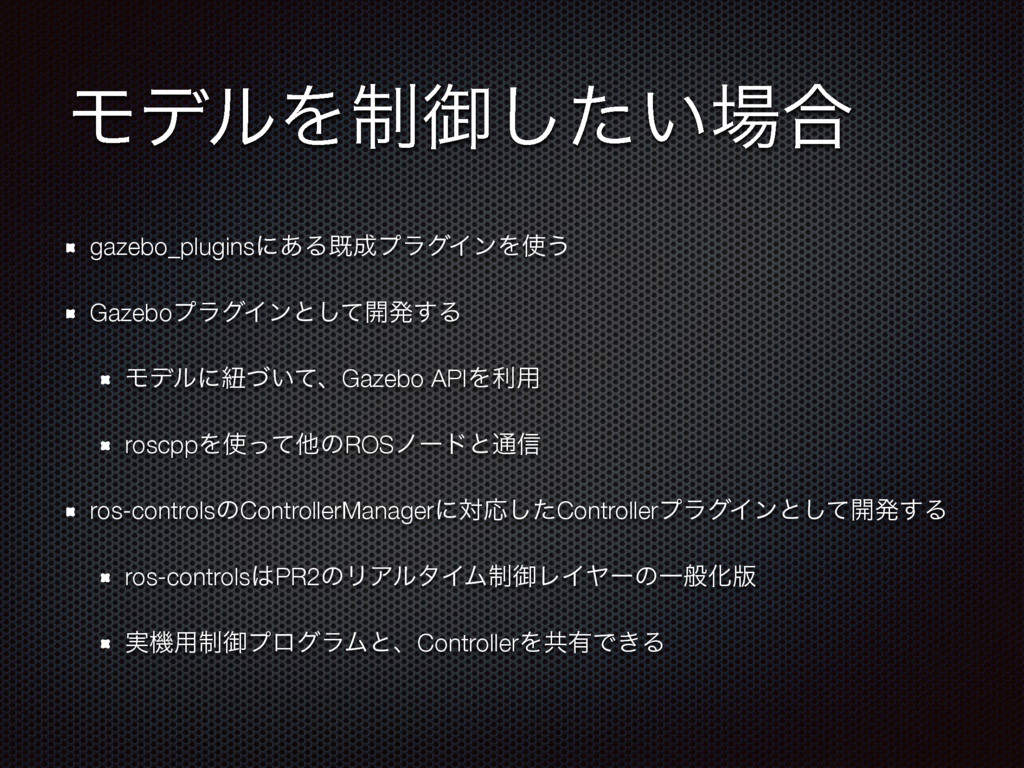
ϞσϧΛ੍ޚ͍ͨ͠߹ gazebo_pluginsʹ͋ΔطϓϥάΠϯΛ͏ GazeboϓϥάΠϯͱͯ͠։ൃ͢Δ Ϟσϧʹඥ͍ͮͯɺGazebo APIΛར༻ roscppΛͬͯଞͷROSϊʔυͱ௨৴ ros-controlsͷControllerManagerʹରԠͨ͠ControllerϓϥάΠϯͱͯ͠։ൃ͢Δ ros-controlsPR2ͷϦΞϧλΠϜ੍ޚϨΠϠʔͷҰൠԽ൛ ࣮ػ༻੍ޚϓϩάϥϜͱɺControllerΛڞ༗Ͱ͖Δ
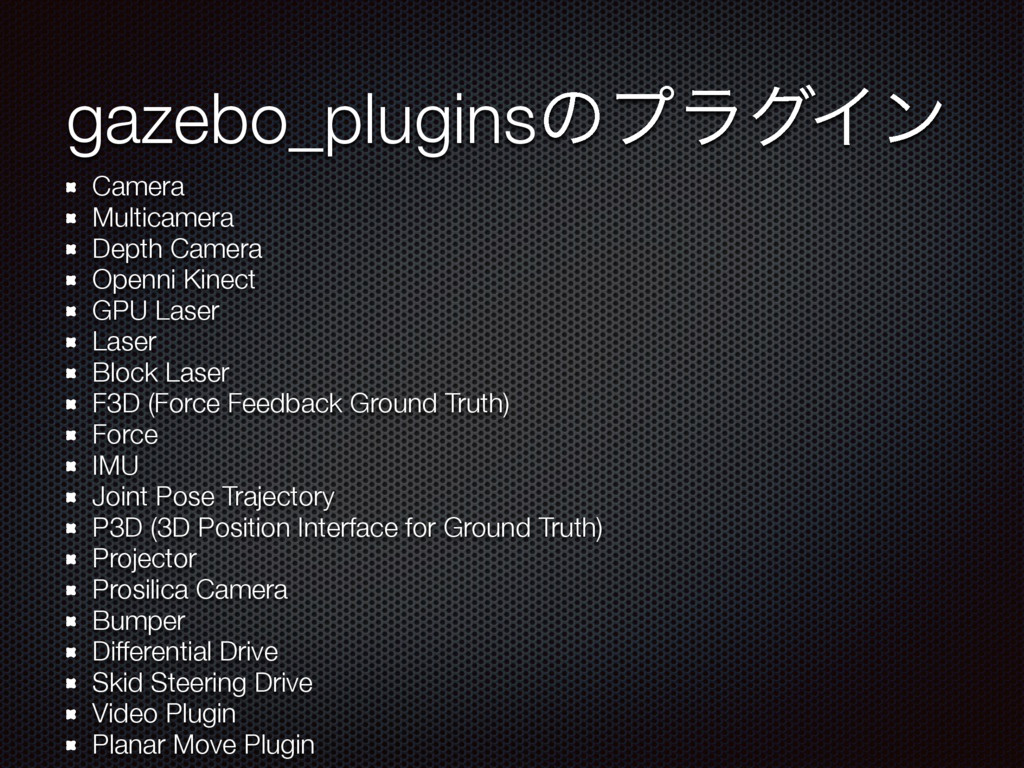
gazebo_pluginsͷϓϥάΠϯ Camera Multicamera Depth Camera Openni Kinect GPU Laser Laser
Block Laser F3D (Force Feedback Ground Truth) Force IMU Joint Pose Trajectory P3D (3D Position Interface for Ground Truth) Projector Prosilica Camera Bumper Differential Drive Skid Steering Drive Video Plugin Planar Move Plugin
·ͱΊ ͠Β͘Gazebo1.9 + ROS HydroͷΈ߹Θ͕ͤ҆ఆͩͱࢥ ΘΕ·͢ ҟͳΔόʔδϣϯΛΈ߹ΘͤΔͱɺ͕͍͠Τϥʔ͕ग़ ͨΓ͠·͢ ϞσϧΛ੍ޚ͢ΔͳΒকདྷతʹros-controlsܦ༝͔ʁ ros-controlsࣗମ·ͩख़͖͍ͬͯ͠ͳ͍
ࠓ͍͚͕ඞཁ
͙͢ࢼͤΔύοέʔδ
ROS HydroͰϦϦʔε͞Ε͍ͯΔ GazeboγϛϡϨʔγϣϯPKG ൃදऀௐͳͷͰɺൈ͚ʗ࿙ΕͳͲଟ͋ΔͱࢥΘΕ·͢ Turtlebot2/Kobuki Husky Grizzly youBot Segbot UR5/10
Hector Quadcoptor
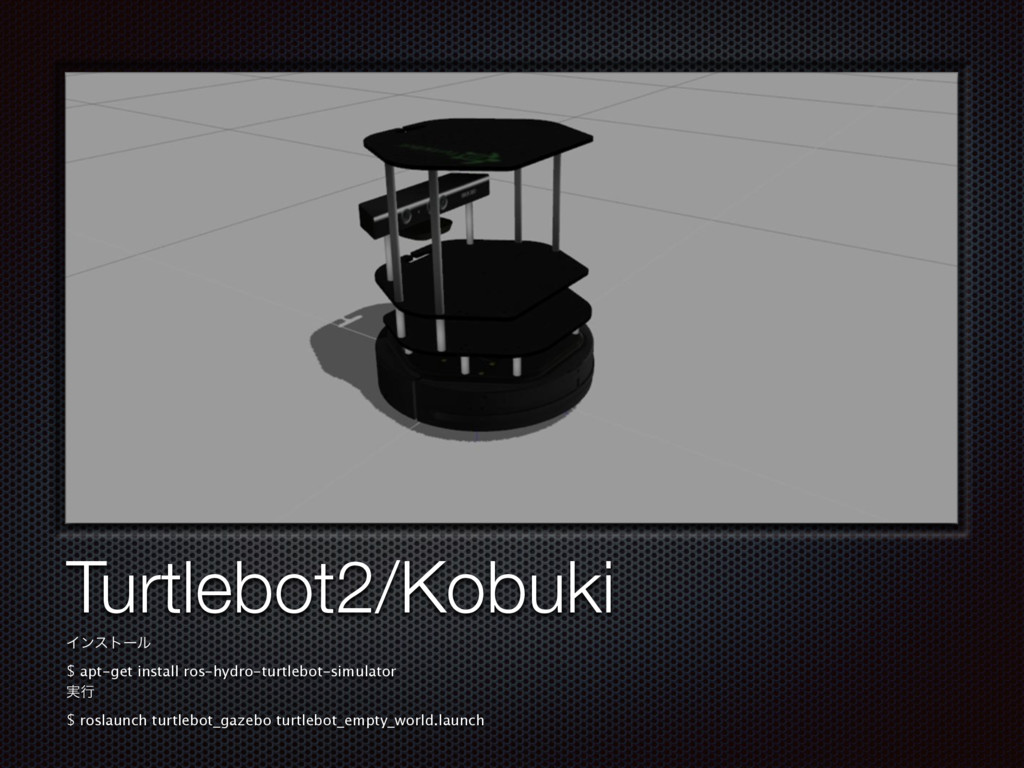
ςΩετ Turtlebot2/Kobuki Πϯετʔϧ $ apt-get install ros-hydro-turtlebot-simulator ࣮ߦ $ roslaunch
turtlebot_gazebo turtlebot_empty_world.launch !
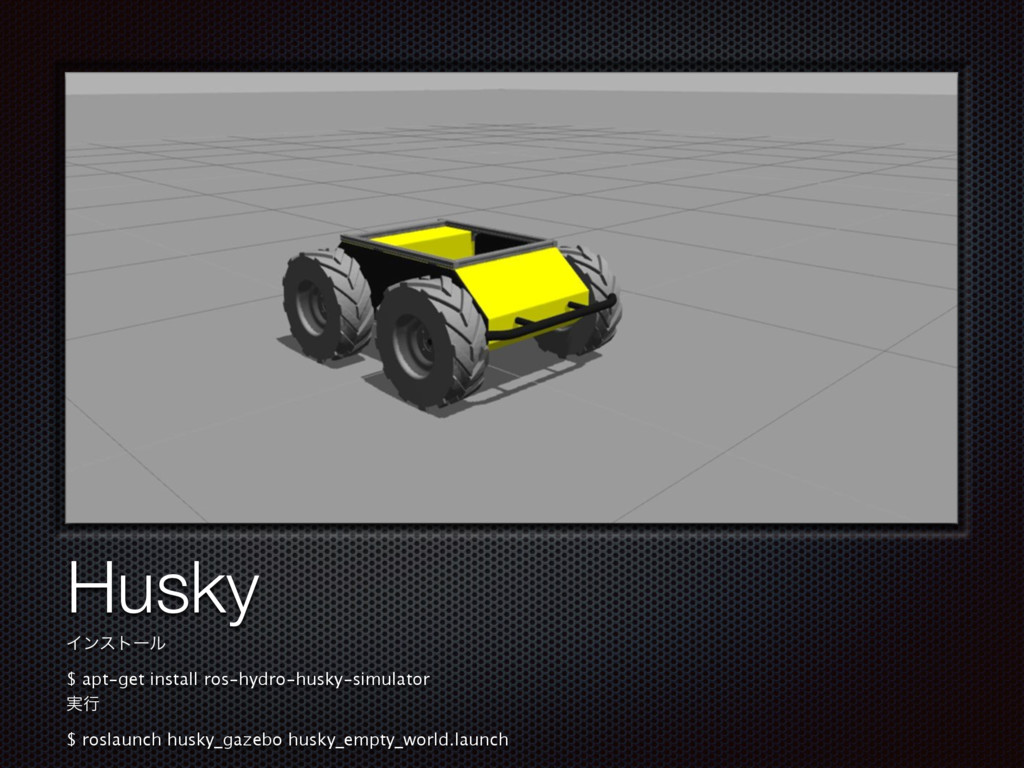
ςΩετ Husky Πϯετʔϧ $ apt-get install ros-hydro-husky-simulator ࣮ߦ $ roslaunch
husky_gazebo husky_empty_world.launch
ςΩετ Grizzly Πϯετʔϧ $ apt-get install ros-hydro-grizzly-simulator ࣮ߦ $ roslaunch
grizzly_gazebo grizzly_empty_world.launch
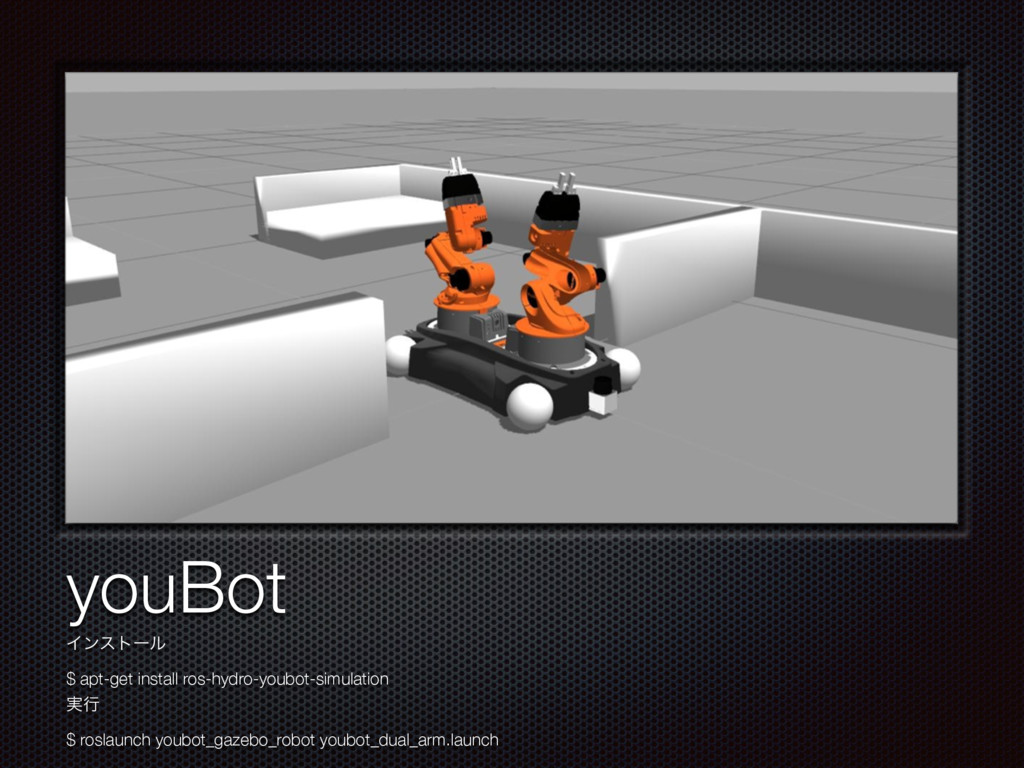
ςΩετ youBot Πϯετʔϧ $ apt-get install ros-hydro-youbot-simulation ࣮ߦ $ roslaunch
youbot_gazebo_robot youbot_dual_arm.launch
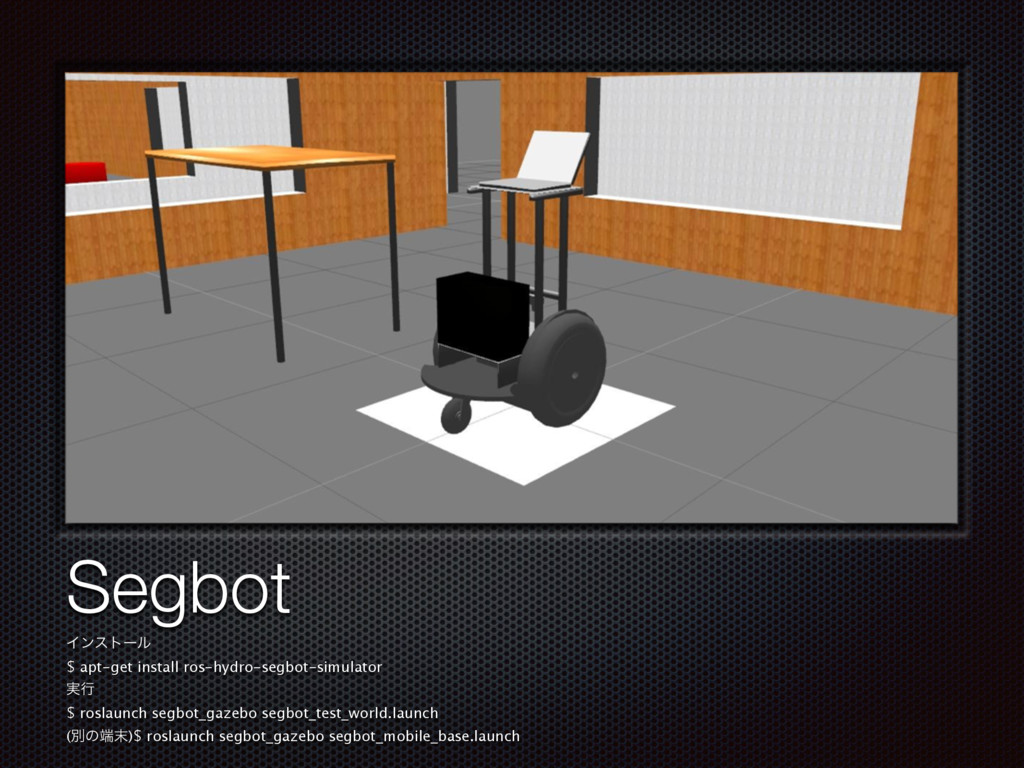
ςΩετ Segbot Πϯετʔϧ $ apt-get install ros-hydro-segbot-simulator ࣮ߦ $ roslaunch
segbot_gazebo segbot_test_world.launch (ผͷ)$ roslaunch segbot_gazebo segbot_mobile_base.launch
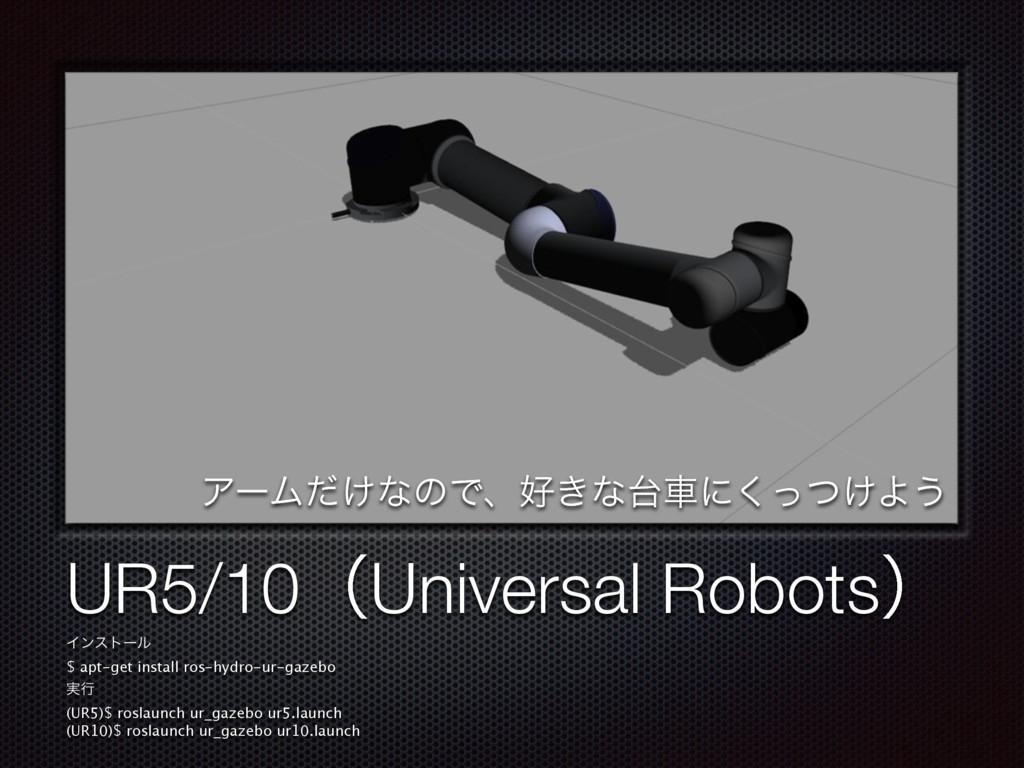
ςΩετ UR5/10ʢUniversal Robotsʣ Πϯετʔϧ $ apt-get install ros-hydro-ur-gazebo ࣮ߦ (UR5)$
roslaunch ur_gazebo ur5.launch (UR10)$ roslaunch ur_gazebo ur10.launch ΞʔϜ͚ͩͳͷͰɺ͖ͳंʹ͚ͬͭ͘Α͏
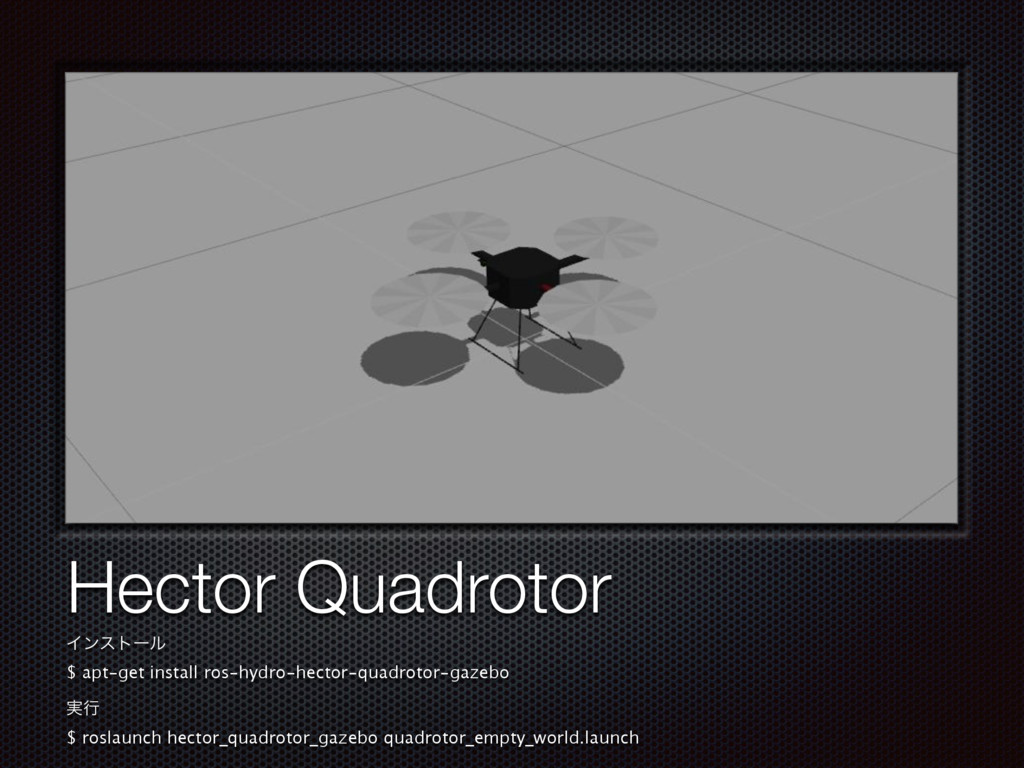
ςΩετ Hector Quadrotor Πϯετʔϧ $ apt-get install ros-hydro-hector-quadrotor-gazebo ࣮ߦ $
roslaunch hector_quadrotor_gazebo quadrotor_empty_world.launch
·ͱΊ ROS HydroͳΒ͙͢ࢼͤΔγϛϡϨʔλϞσϧଟ جຊతʹඪ४తͳΠϯλʔϑΣʔεʹ४ڌ͍ͯ͠Δͷ ͰɺଞͷROSϑϨʔϜϫʔΫ(MoveIt!ͳͲʣͱൺֱ త༰қͷͣ
ࣗͷϞσϧΛ࡞ͬͯΈΑ͏ ʢαϯϓϧίʔυͰֶͿฤʣ
ࢀߟʹͳΔࢿྉ ެࣜͷROS࿈ܞνϡʔτϦΞϧ http://gazebosim.org/wiki/Tutorials#ROS_Integration ্هνϡʔτϦΞϧͷαϯϓϧίʔυ https://github.com/ros-simulation/gazebo_ros_demos
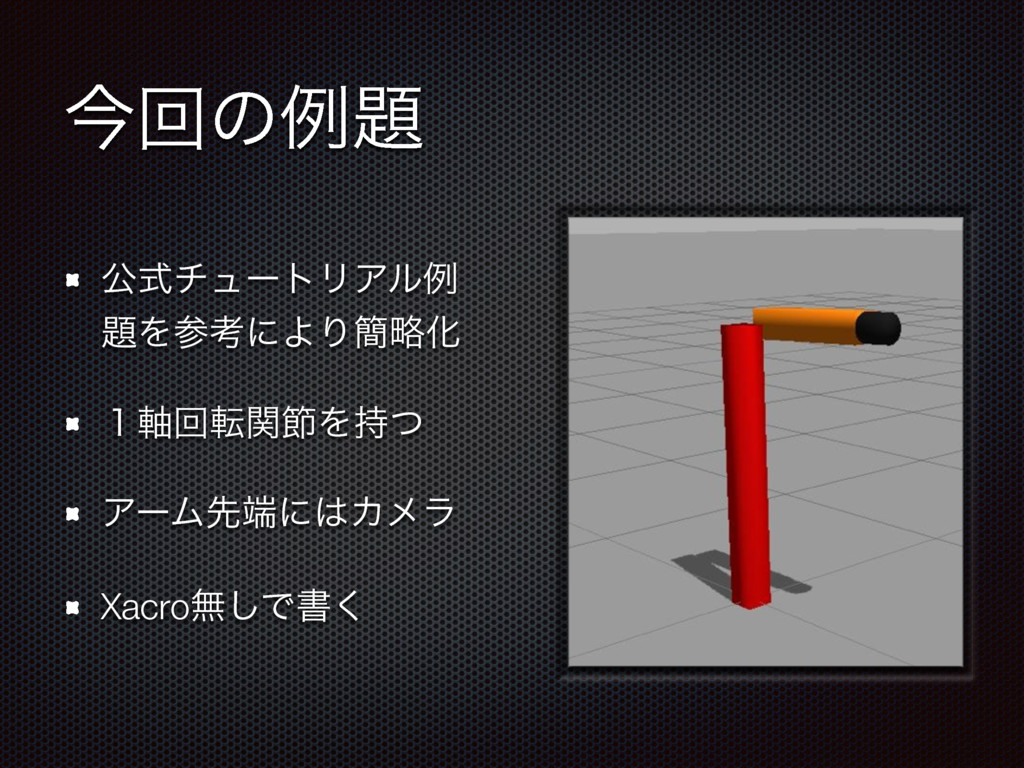
ࠓճͷྫ ެࣜνϡʔτϦΞϧྫ ΛࢀߟʹΑΓ؆ུԽ ̍࣠ճసؔઅΛ࣋ͭ ΞʔϜઌʹΧϝϥ Xacroແ͠Ͱॻ͘
ඞཁͳύοέʔδ ros-hydro-gazebo-ros-pkgs ros-hydro-gazebo-ros-control ros-hydro-ros-controllers ֬ೝ༻ ros-hydro-image-view2
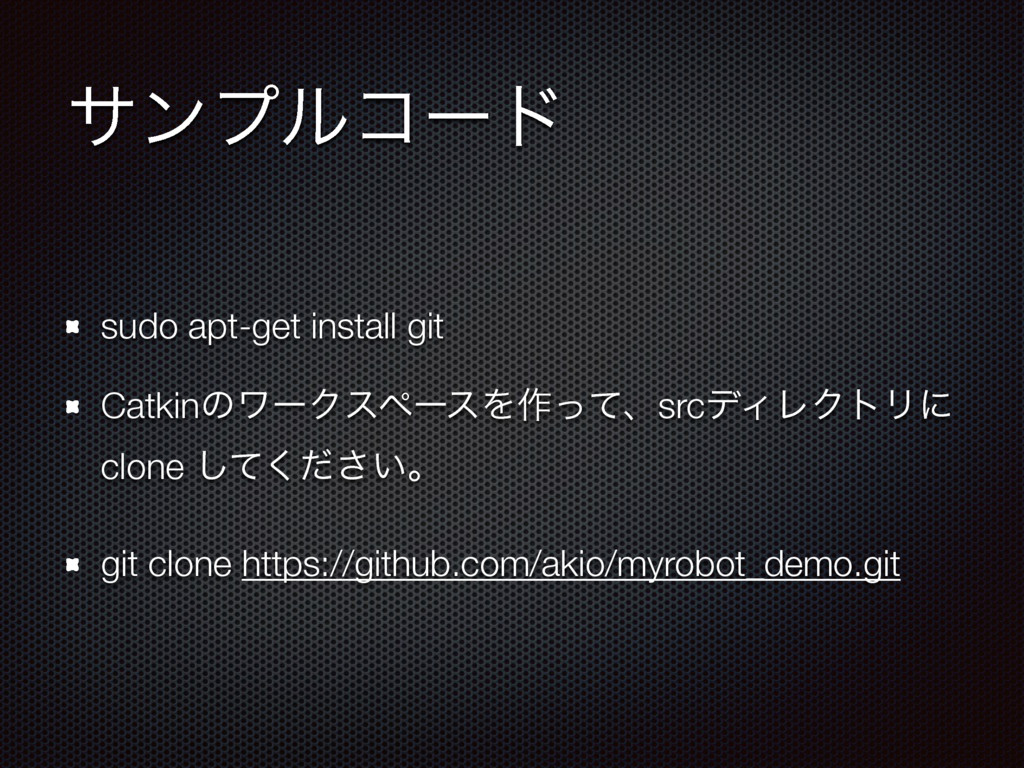
αϯϓϧίʔυ sudo apt-get install git CatkinͷϫʔΫεϖʔεΛ࡞ͬͯɺsrcσΟϨΫτϦʹ clone ͍ͯͩ͘͠͞ɻ git clone
https://github.com/akio/myrobot_demo.git
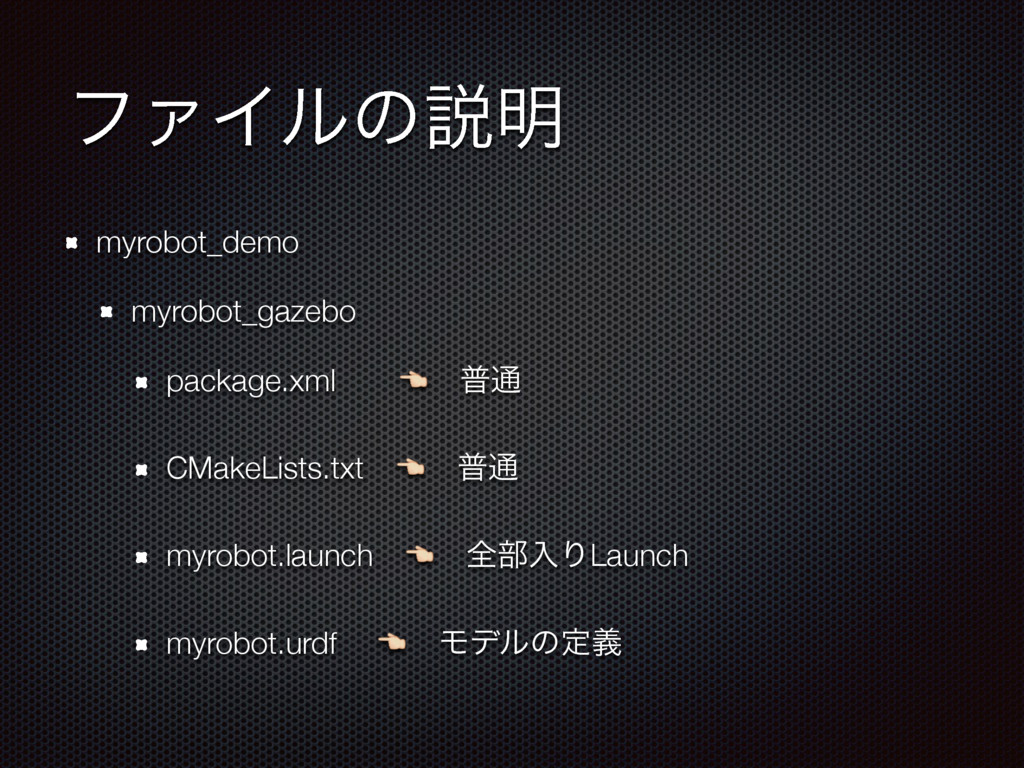
ϑΝΠϧͷઆ໌ myrobot_demo myrobot_gazebo package.xmlɹɹɹී௨ CMakeLists.txtɹɹී௨ myrobot.launchɹɹશ෦ೖΓLaunch myrobot.urdf ɹɹϞσϧͷఆٛ
ղઆ͖ίʔυͰઆ໌
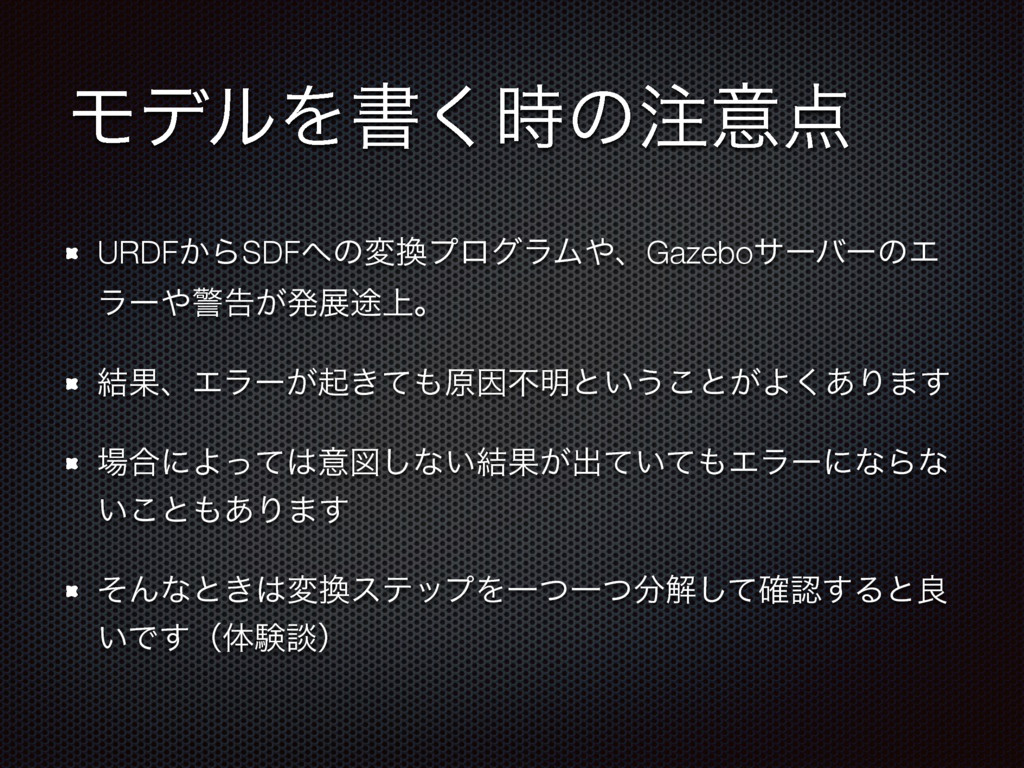
ϞσϧΛॻ࣌͘ͷҙ URDF͔ΒSDFͷมϓϩάϥϜɺGazeboαʔόʔͷΤ ϥʔܯࠂ͕ൃల్্ɻ ݁ՌɺΤϥʔ͕ى͖ͯݪҼෆ໌ͱ͍͏͜ͱ͕Α͋͘Γ·͢ ߹ʹΑͬͯҙਤ͠ͳ͍݁Ռ͕ग़͍ͯͯΤϥʔʹͳΒͳ ͍͜ͱ͋Γ·͢ ͦΜͳͱ͖มεςοϓΛҰͭҰͭղͯ֬͠ೝ͢Δͱྑ ͍Ͱ͢ʢମݧஊʣ
·ͱΊ جຊURDFͳͷͰɺJointͱϦϯΫͷ܁Γฦ͠ͰϩϘοτΛ ΈཱͯΔ ඞཁͳ෦ʹɺGazebo༻ͷઃఆΛՃ͢ΔΠϝʔδ GazeboϓϥάΠϯɺROS ControllersϓϥάΠϯͱʹ๛ʹ४ උ͞Ε͍ͯΔͷͰɺࣗͷ͍͍ͨػೳΛΑ͘୳͠·͠ΐ͏ ෳࡶͳϩϘοτͱͯهड़͕͘ͳΔͷͰɺXacroΛͬͯ هड़ΛݮΒͨ͠ΓɺϑΝΠϧׂ͢ΔςΫχοΫ͕ඞཁ
શମͷ·ͱΊ
શମͷ·ͱΊ ಉ͡GazeboͰ৭ʑ͋ΔͷͰɺཁҙ ͠Β͘Gazebo1.9 + Hydro͕҆ఆ ͙͢ʹ͑ΔϩϘοτϞσϧͷ͕࢝·͍ͬͯΔ ཁྖ͕Θ͔ΕɺࣗͰϩϘοτϞσϧ৽͍͠ϓ ϥάΠϯΛ։ൃͰ͖Δ


 akio
 cmusudakeisuke
 masasuzu
 akosma
 ren8k
 kawaguti
 yama3133
 recruitengineers
 fufufukakaka
 snoozer05
 kenichiodo
 kintotechdev
 konifar
 palkan
 jonrohan
 uxyall
 irinanazarova
 tenderlove
 reverentgeek
 productmarketing
 aarron
 rocio
 kneath