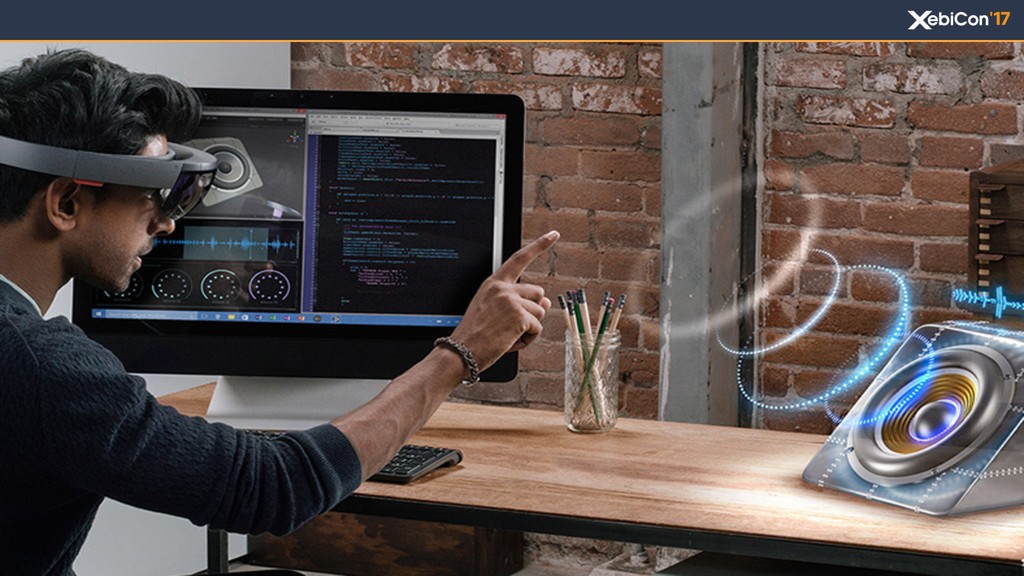
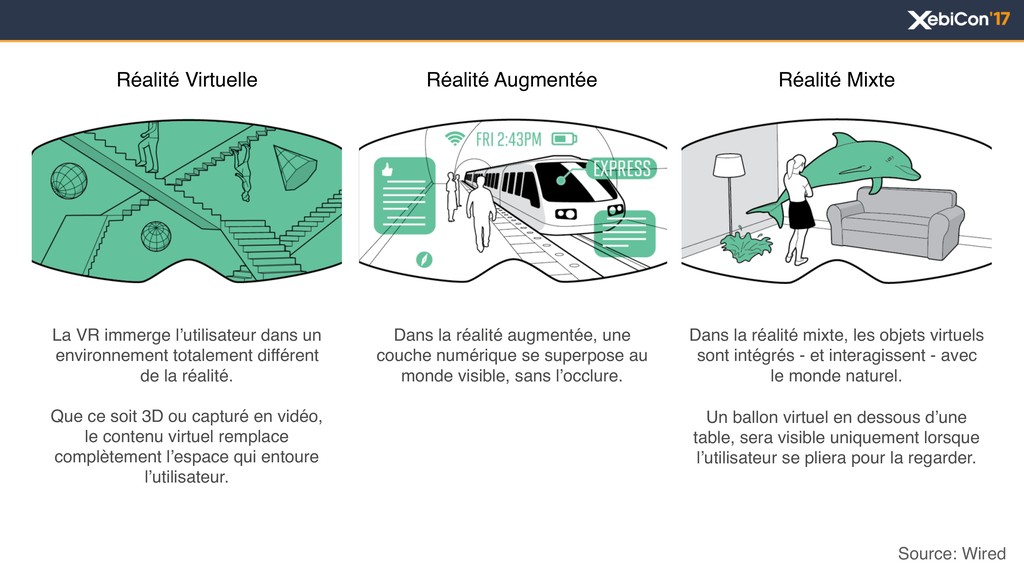
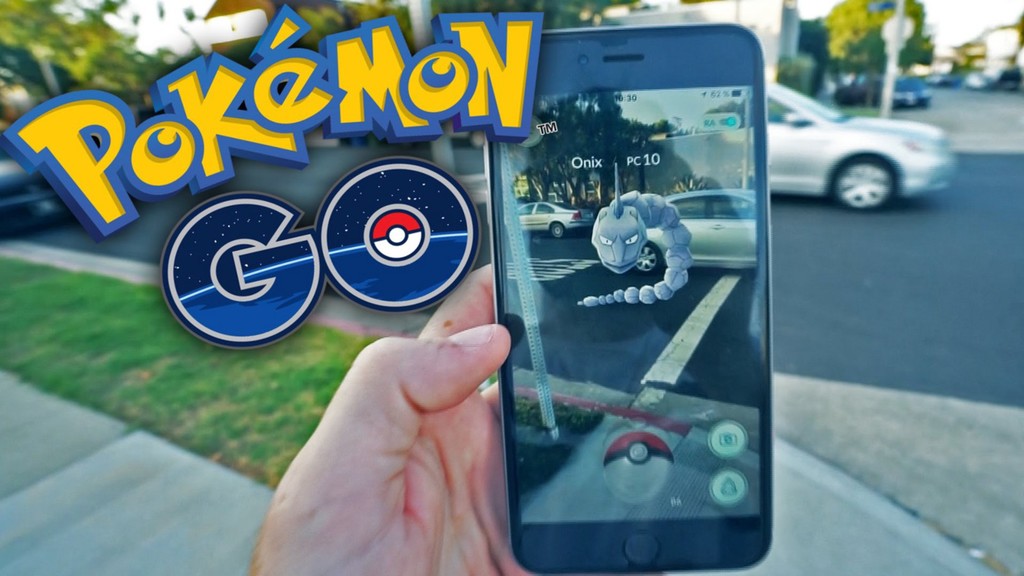
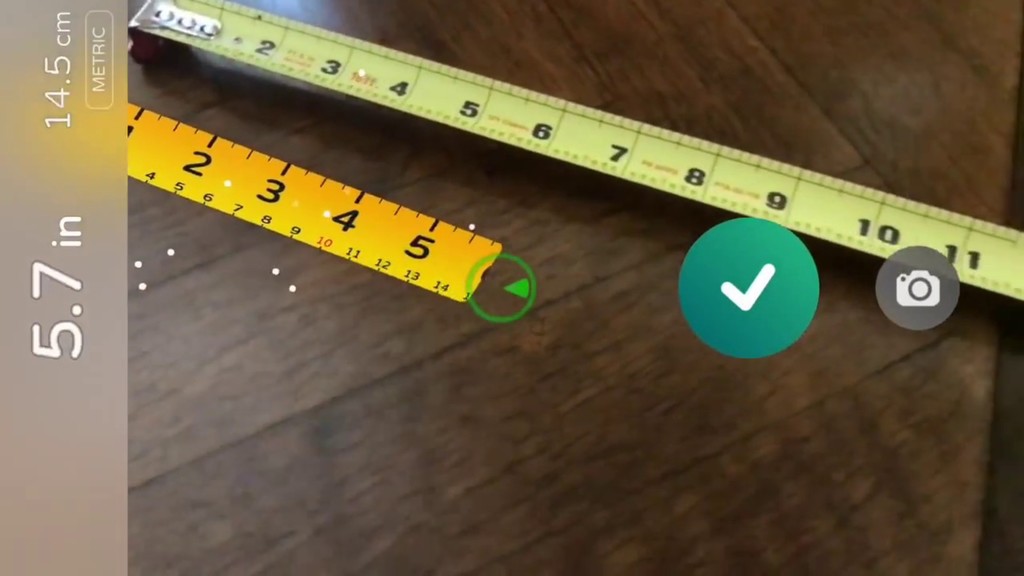
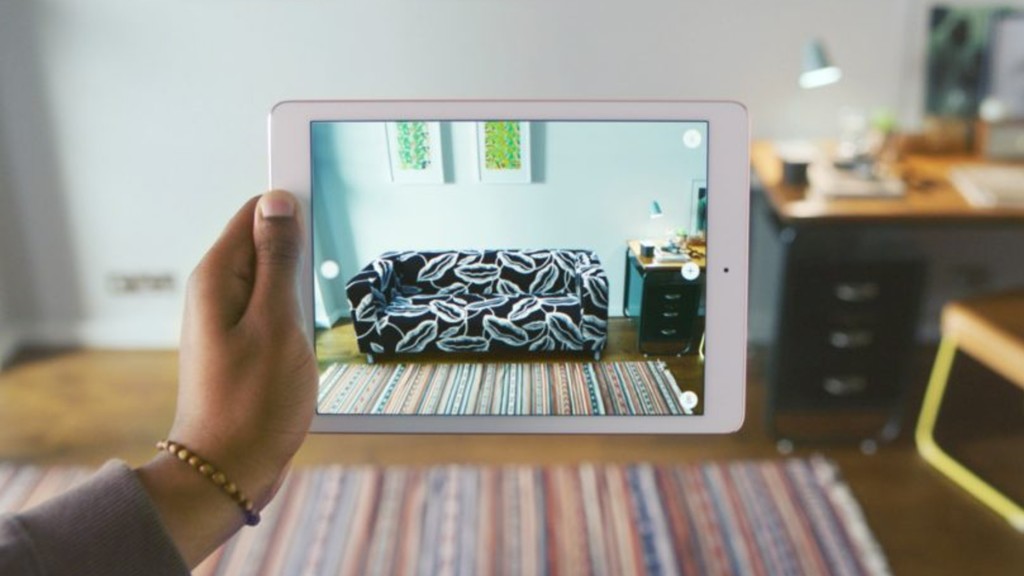
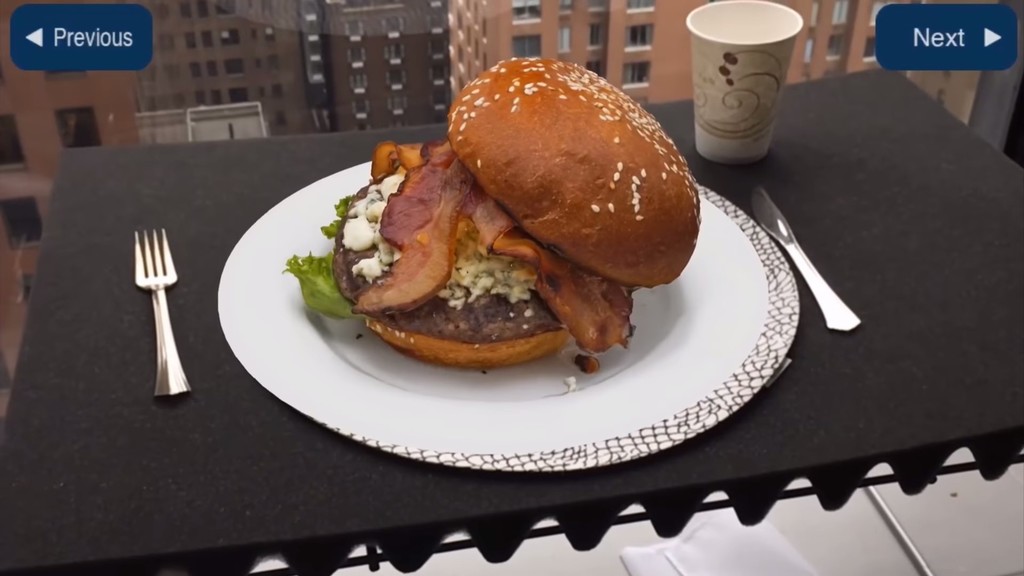
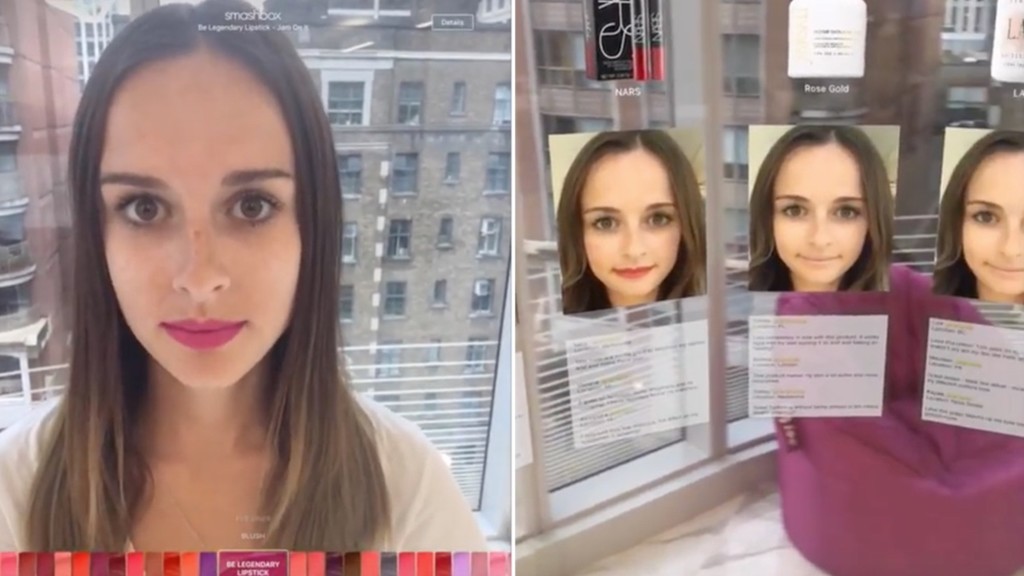
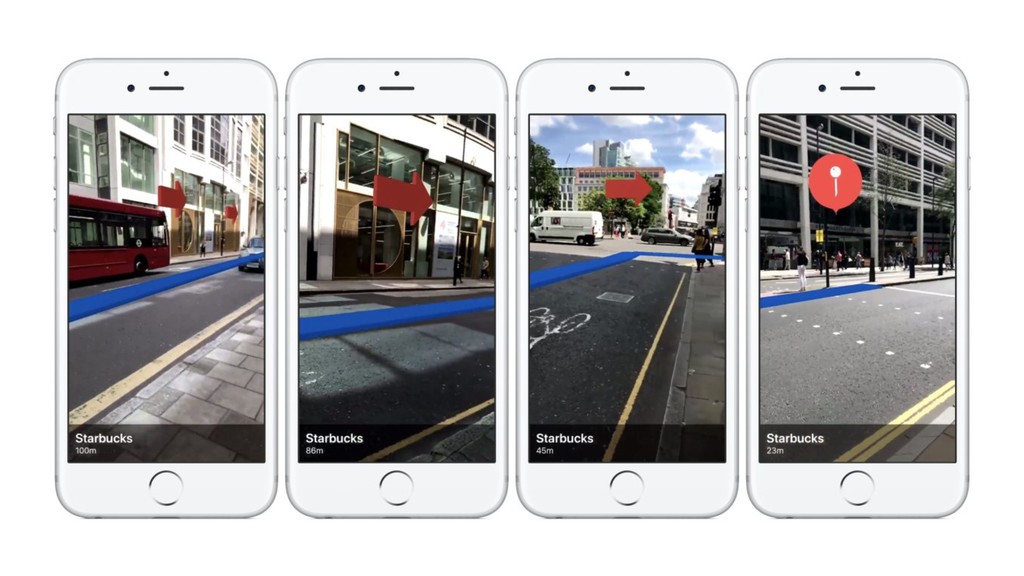
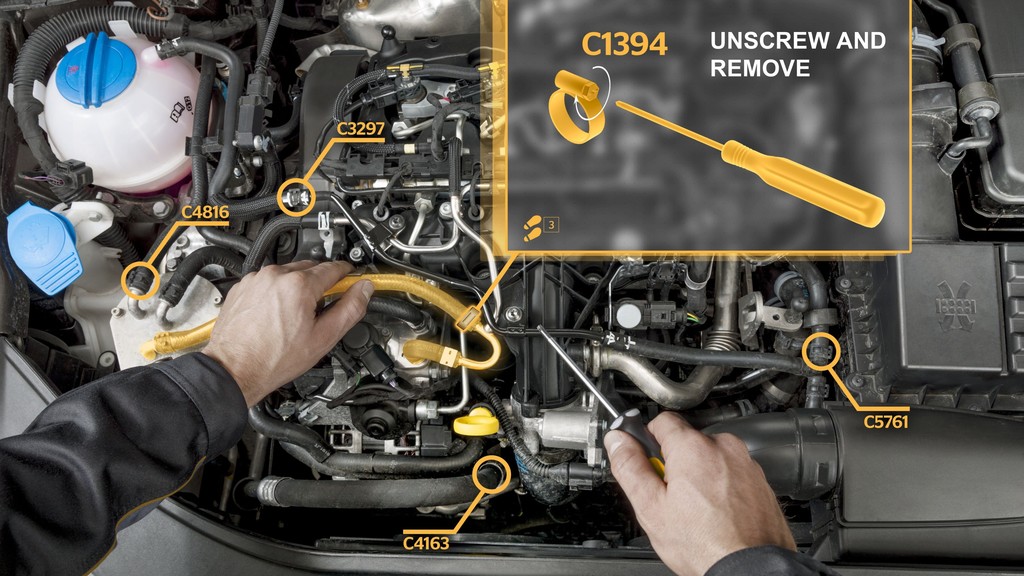
différent de la réalité. Que ce soit 3D ou capturé en vidéo, le contenu virtuel remplace complètement l’espace qui entoure l’utilisateur. Dans la réalité augmentée, une couche numérique se superpose au monde visible, sans l’occlure. Dans la réalité mixte, les objets virtuels sont intégrés - et interagissent - avec le monde naturel. Réalité Virtuelle Réalité Augmentée Réalité Mixte Un ballon virtuel en dessous d’une table, sera visible uniquement lorsque l’utilisateur se pliera pour la regarder.
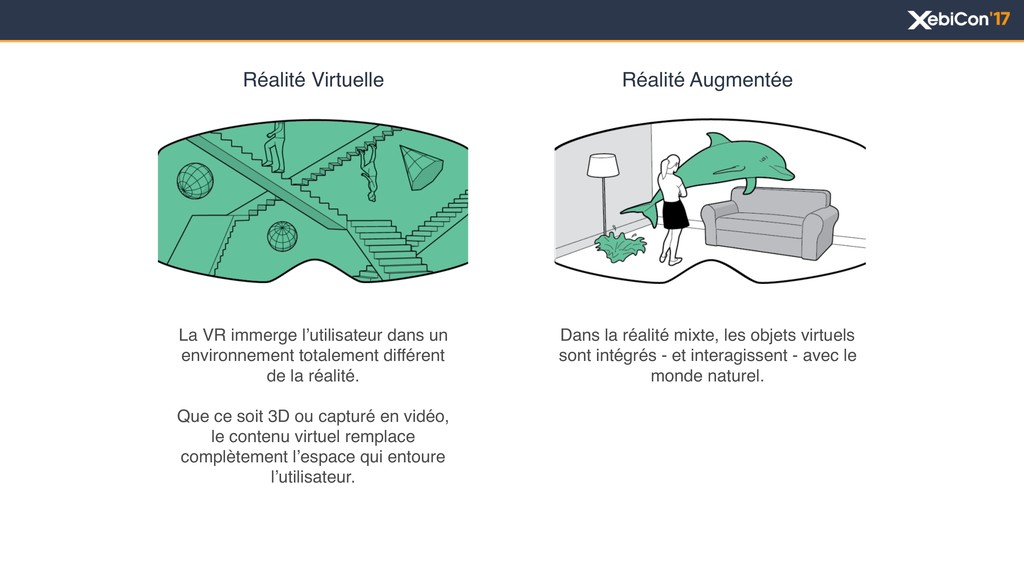
la réalité. Que ce soit 3D ou capturé en vidéo, le contenu virtuel remplace complètement l’espace qui entoure l’utilisateur. Dans la réalité mixte, les objets virtuels sont intégrés - et interagissent - avec le monde naturel. Réalité Virtuelle Réalité Augmentée
(p.e. moteurs) pour estimer le déplacement et l’orientation d’un acteur (p.e.) un robot dans le temps • L’odométrie visuelle utilise séquences d’images venant d’un flux vidéo pour estimer la distance parcourue. L’O.V. calcule et suit les feature points dans la séquence et utilise algorithmes de projection 3D pour en déterminer la distance
(p.e. moteurs) pour estimer le déplacement et l’orientation d’un acteur (p.e. un robot) dans le temps • L’odométrie visuelle utilise séquences d’images venant d’un flux vidéo pour estimer la distance parcourue. L’O.V. calcule et suit les feature points dans la séquence et utilise algorithmes de projection 3D pour en déterminer la distance
(p.e. moteurs) pour estimer le déplacement et l’orientation d’un acteur (p.e. un robot) dans le temps • L’odométrie visuelle inertielle se sert d’une unité de mesure inertielle (IMU) (gyroscope et accéléromètre p.e.) pour mieux calculer le déplacement • L’odométrie visuelle utilise séquences d’images venant d’un flux vidéo pour estimer la distance parcourue. L’O.V. calcule et suit les feature points dans la séquence et utilise algorithmes de projection 3D pour en déterminer la distance
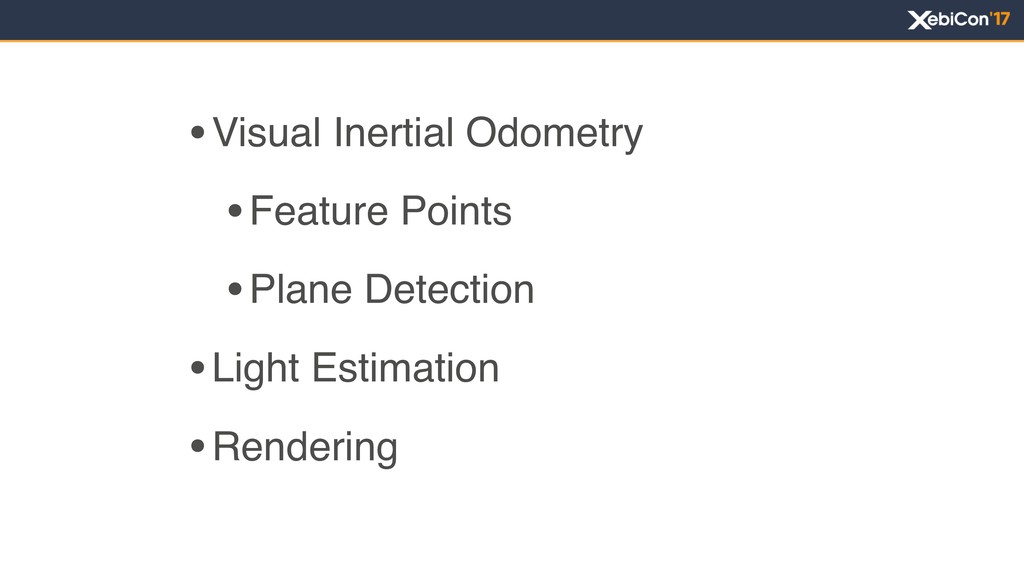
(p.e. moteurs) pour estimer le déplacement et l’orientation d’un acteur (p.e. un robot) dans le temps • L’odométrie visuelle inertielle se sert d’une unité de mesure inertielle (IMU) (gyroscope et accéléromètre p.e.) pour mieux calculer le déplacement ARKit utilise aussi du Machine Learning pour prédire les mouvements du device dans l’espace + ML • L’odométrie visuelle utilise séquences d’images venant d’un flux vidéo pour estimer la distance parcourue. L’O.V. calcule et suit les feature points dans la séquence et utilise algorithmes de projection 3D pour en déterminer la distance
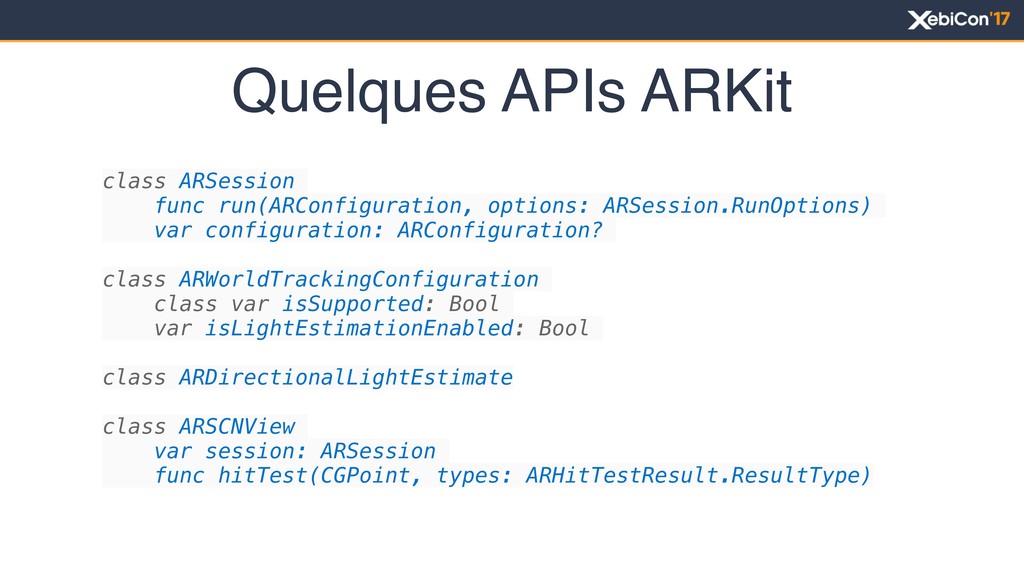
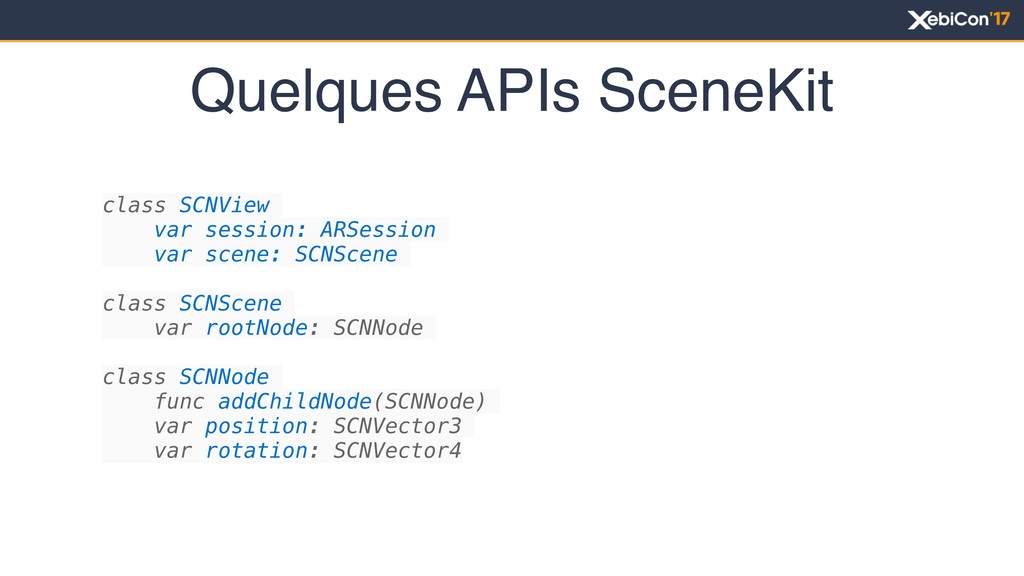
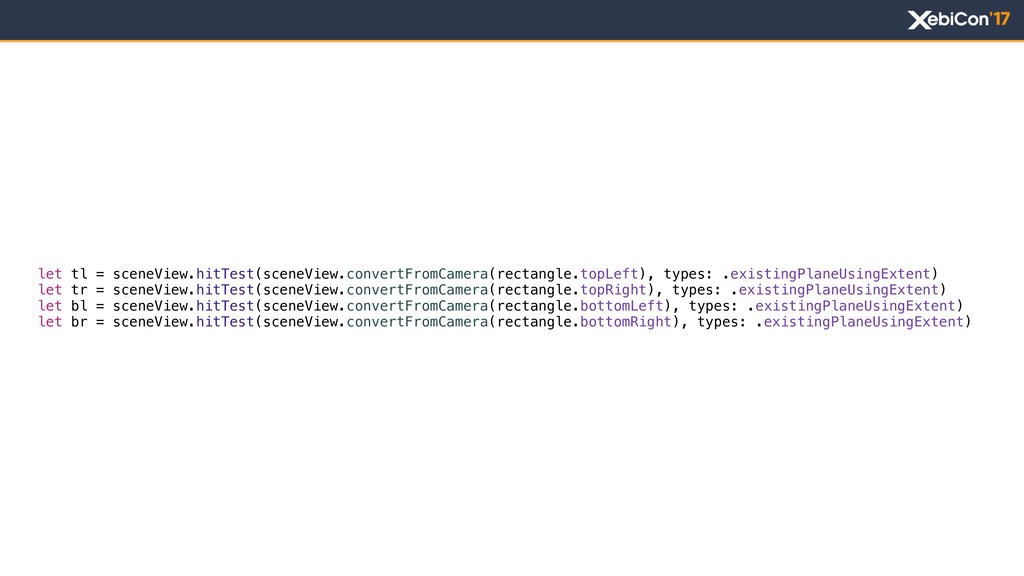
configuration: ARConfiguration? class ARWorldTrackingConfiguration class var isSupported: Bool var isLightEstimationEnabled: Bool class ARDirectionalLightEstimate class ARSCNView var session: ARSession func hitTest(CGPoint, types: ARHitTestResult.ResultType)
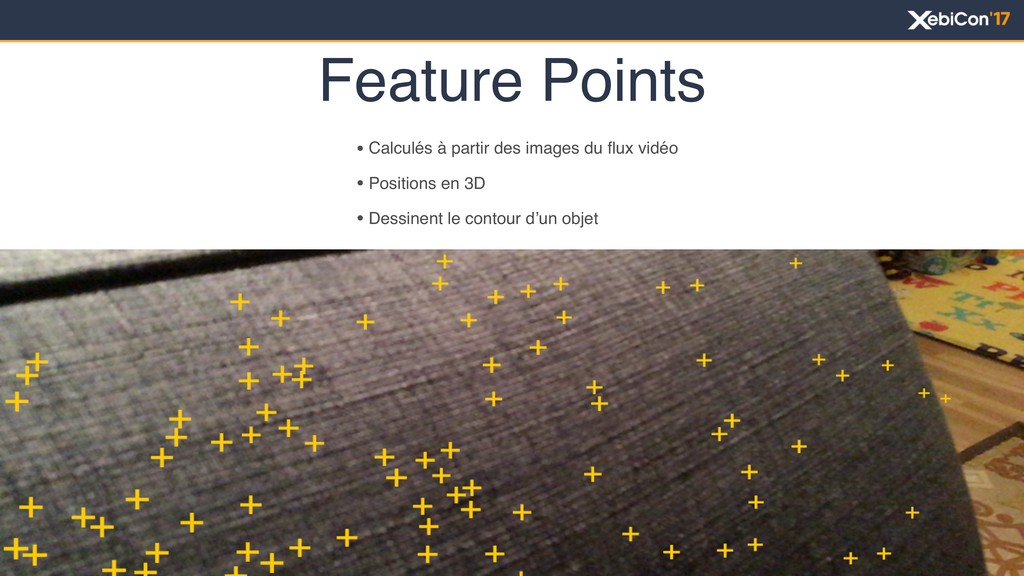
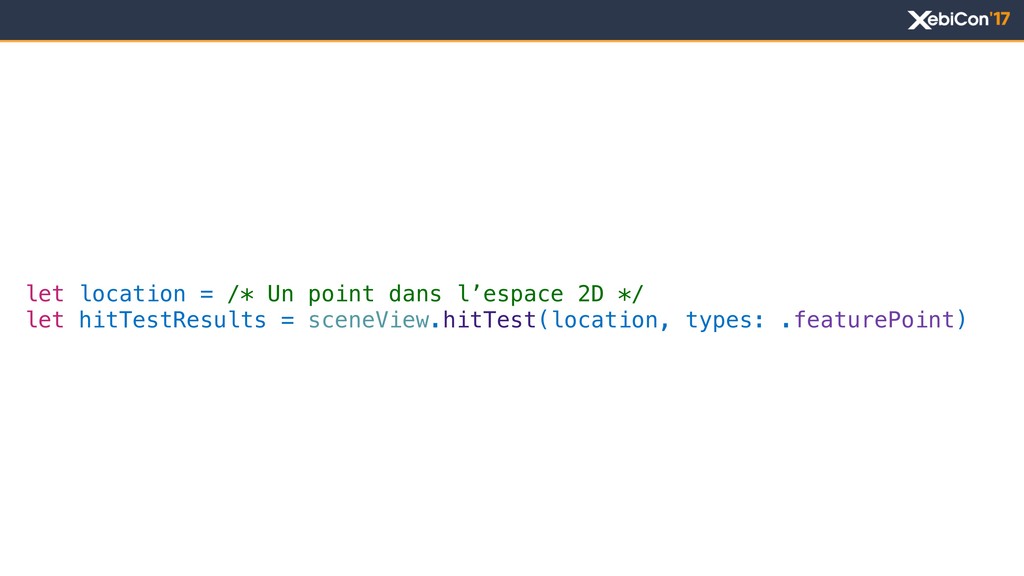
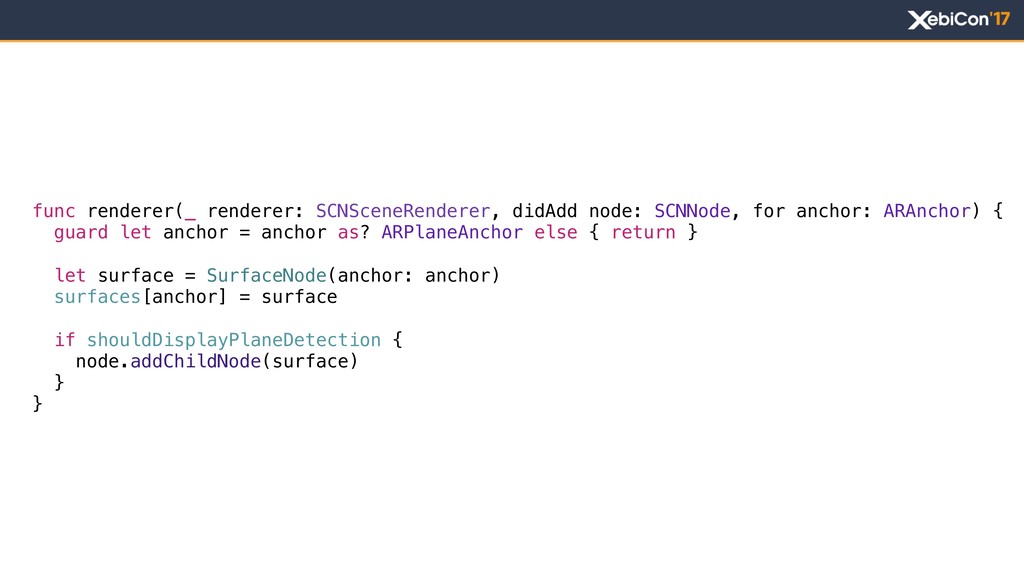
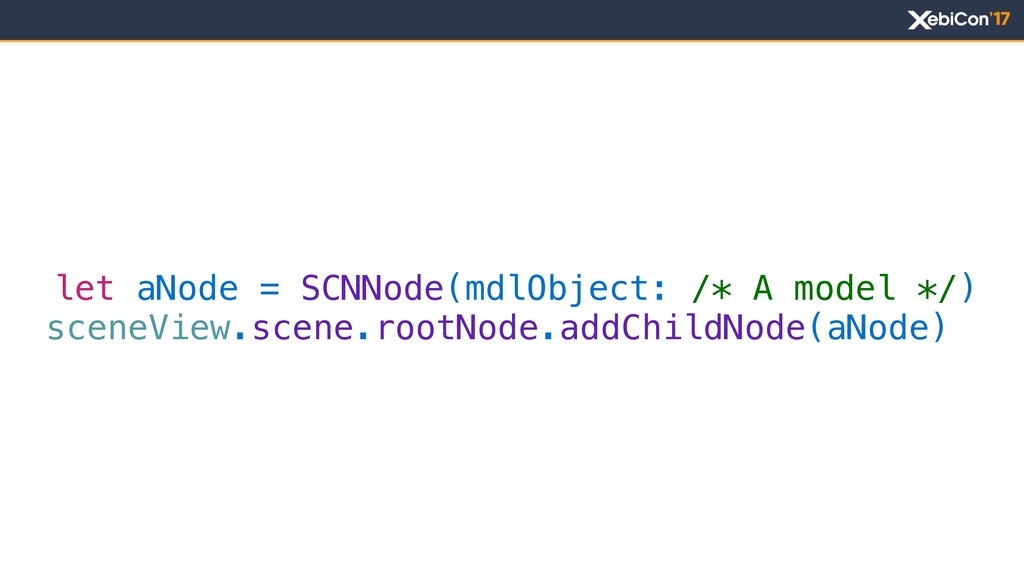
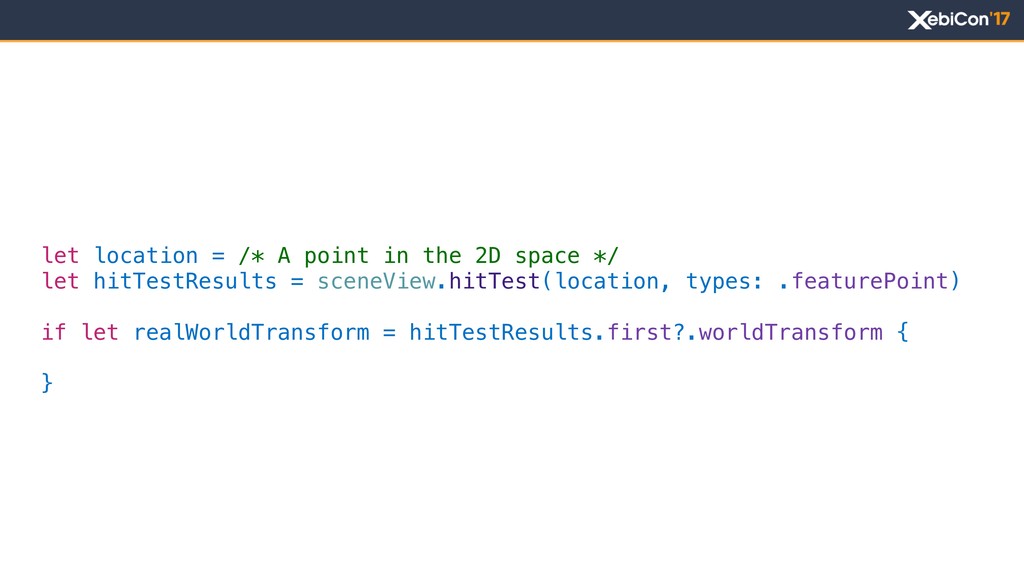
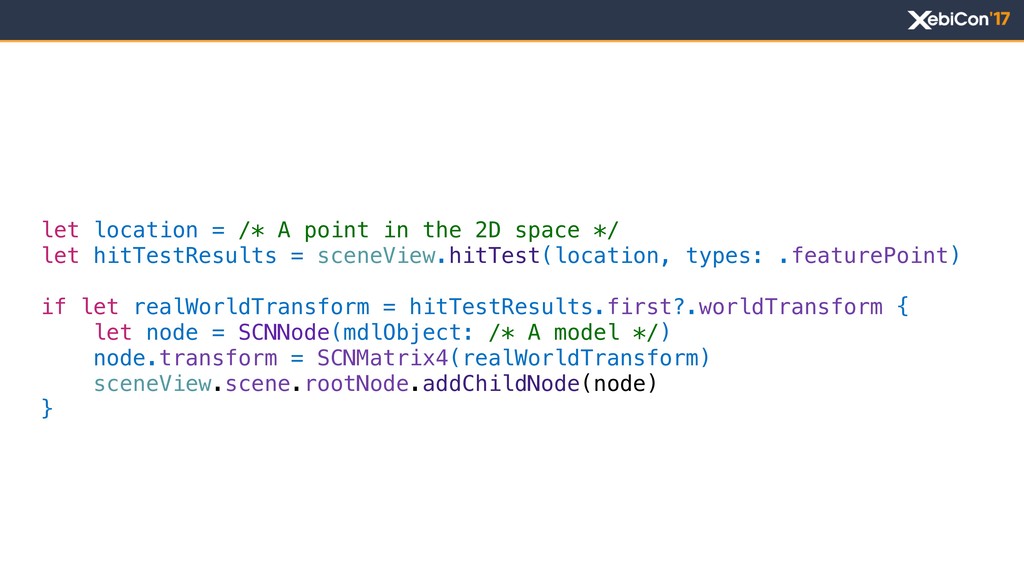
*/ let hitTestResults = sceneView.hitTest(location, types: .featurePoint) if let realWorldTransform = hitTestResults.first?.worldTransform { let node = SCNNode(mdlObject: /* A model */) node.transform = SCNMatrix4(realWorldTransform) sceneView.scene.rootNode.addChildNode(node) }


 jdatour
 steliosf
 oniak3ibm
 satoshi256kbyte
 akit37
 taiseiue
 siroemk
 deka_morita
 tanahiro2010
 timakin
 econanringo
 kmars0605
 minodriven
 tammyeverts
 bkeepers
 bermonpainter
 bryan
 raygrieselhuber
 lauravandoore
 aleyda
 nwiizo
 frankvandijk
 portentint
 eileencodes
 codingconduct