Upgrade to Pro — share decks privately, control downloads, hide ads and more …

脳をつくるプロジェクト2022 成果発表会スライド(2022年12月9日)

Avatar for Jin Jin
August 04, 2026

脳をつくるプロジェクト2022 成果発表会スライド(2022年12月9日)

公立はこだて未来大学 2022年度 システム情報科学実習「脳をつくるプロジェクト」の成果発表会(2022年12月9日)に使用したスライドです。

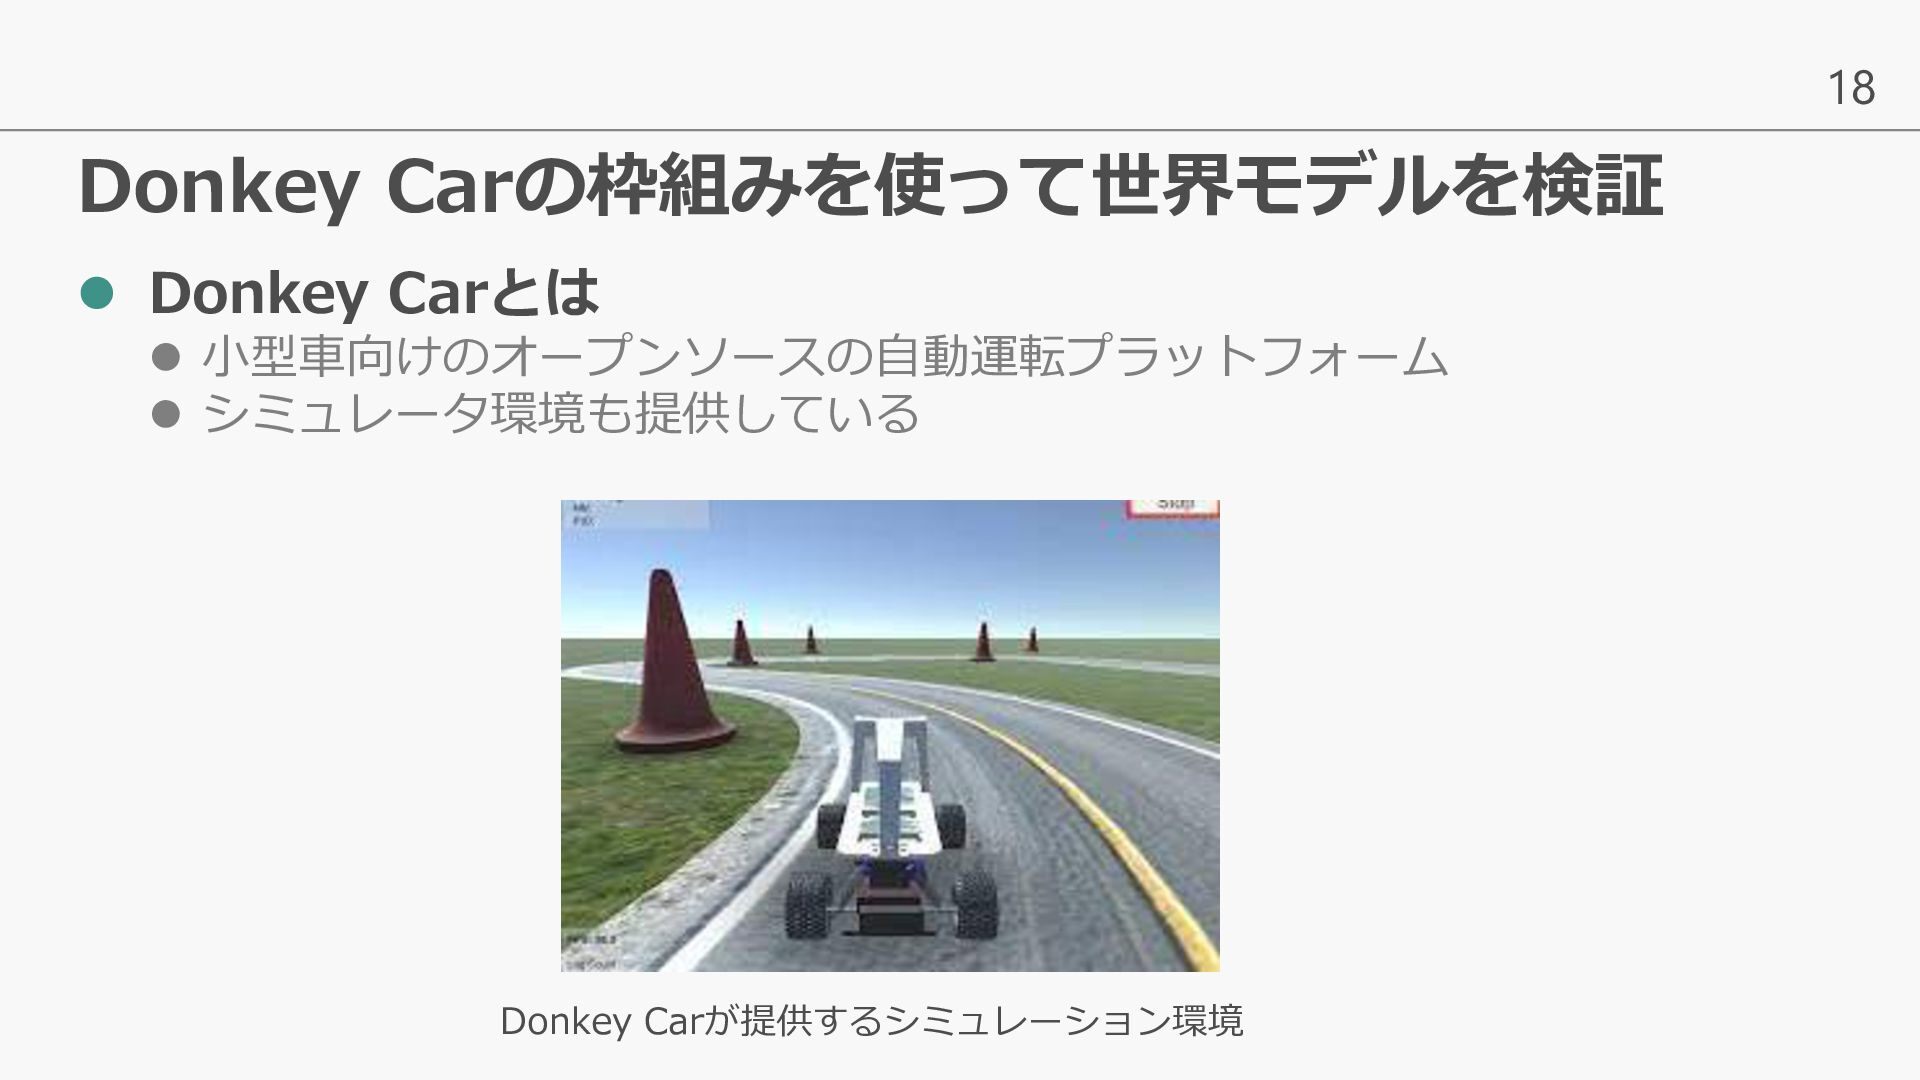
グループAでは、世界モデル(Dreamer)を用いた自動運転をシミュレーションと実機(Donkey Car / Jetson Nano)の両方で実装しました。シミュレーションで学習したモデルを実機に転移して走行させ、実機で集めた観測データで重みを更新するサイクルまでを実施しました。

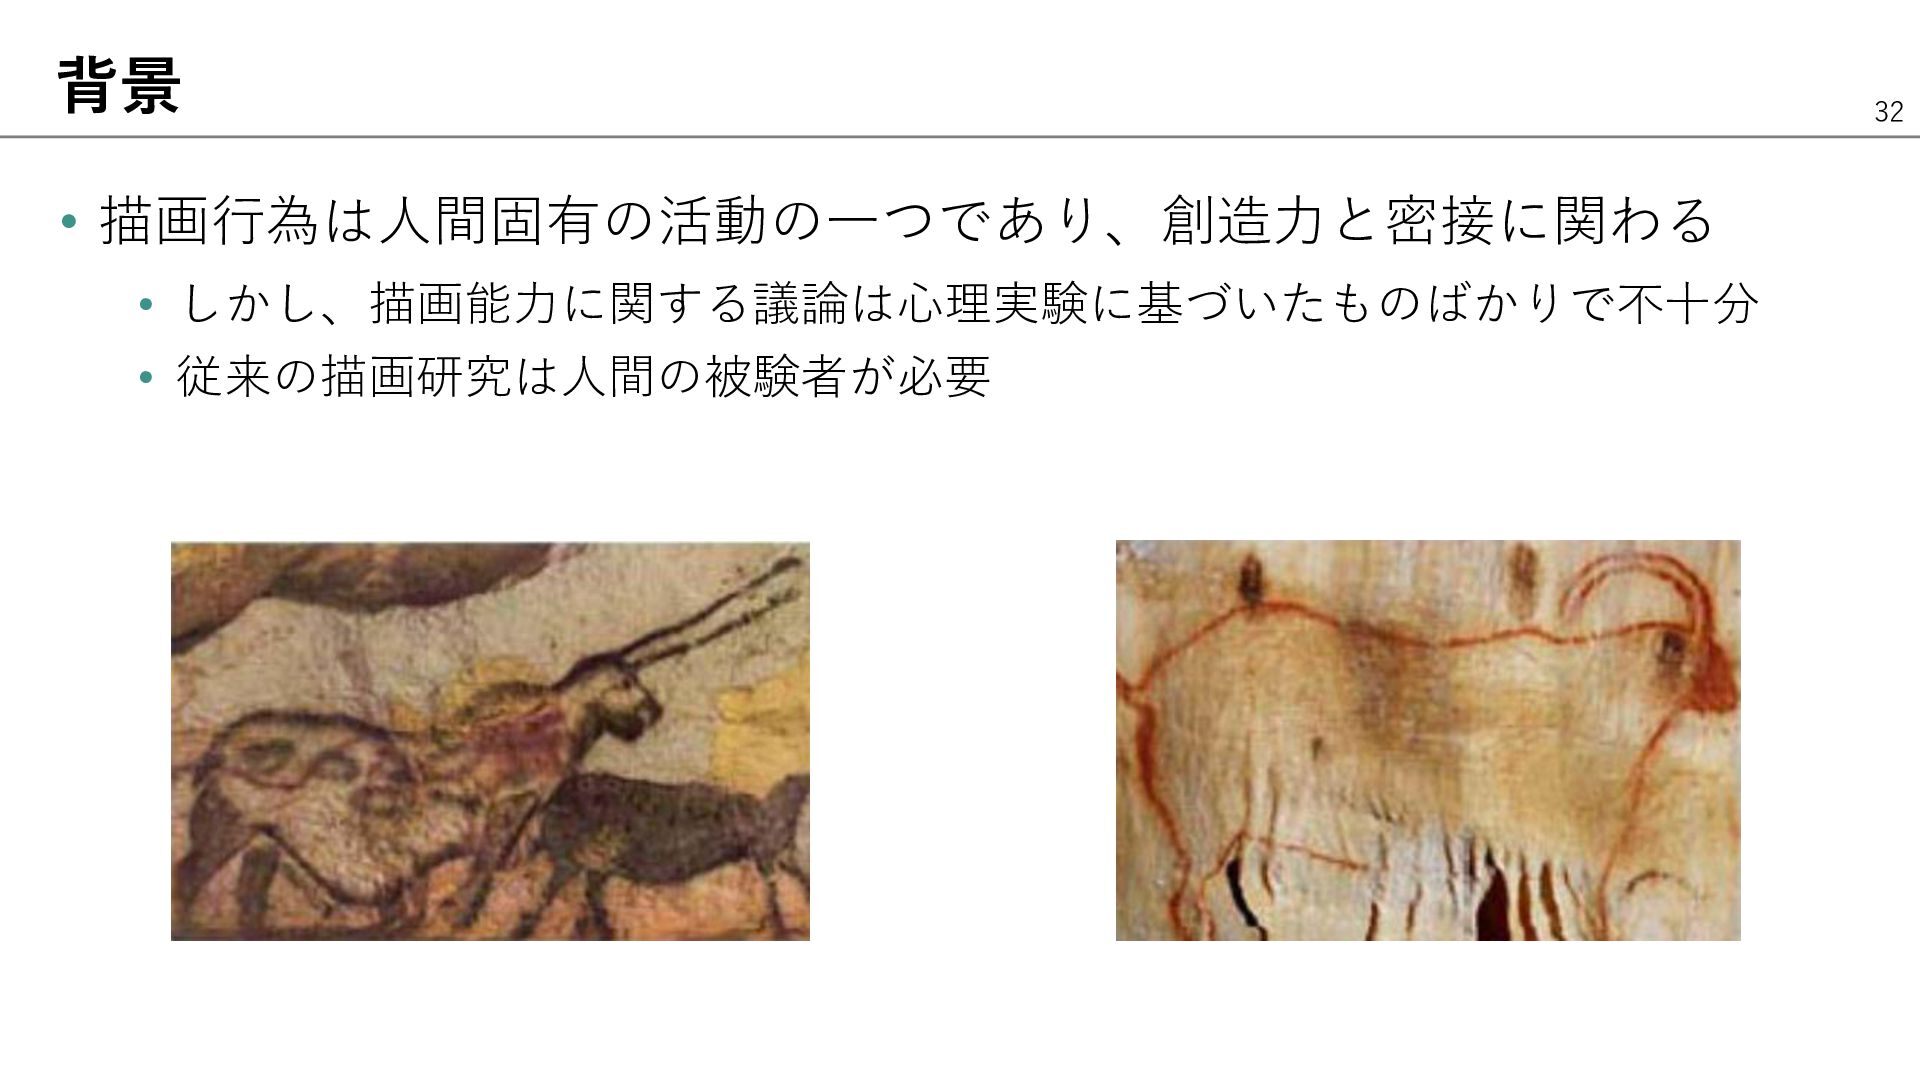
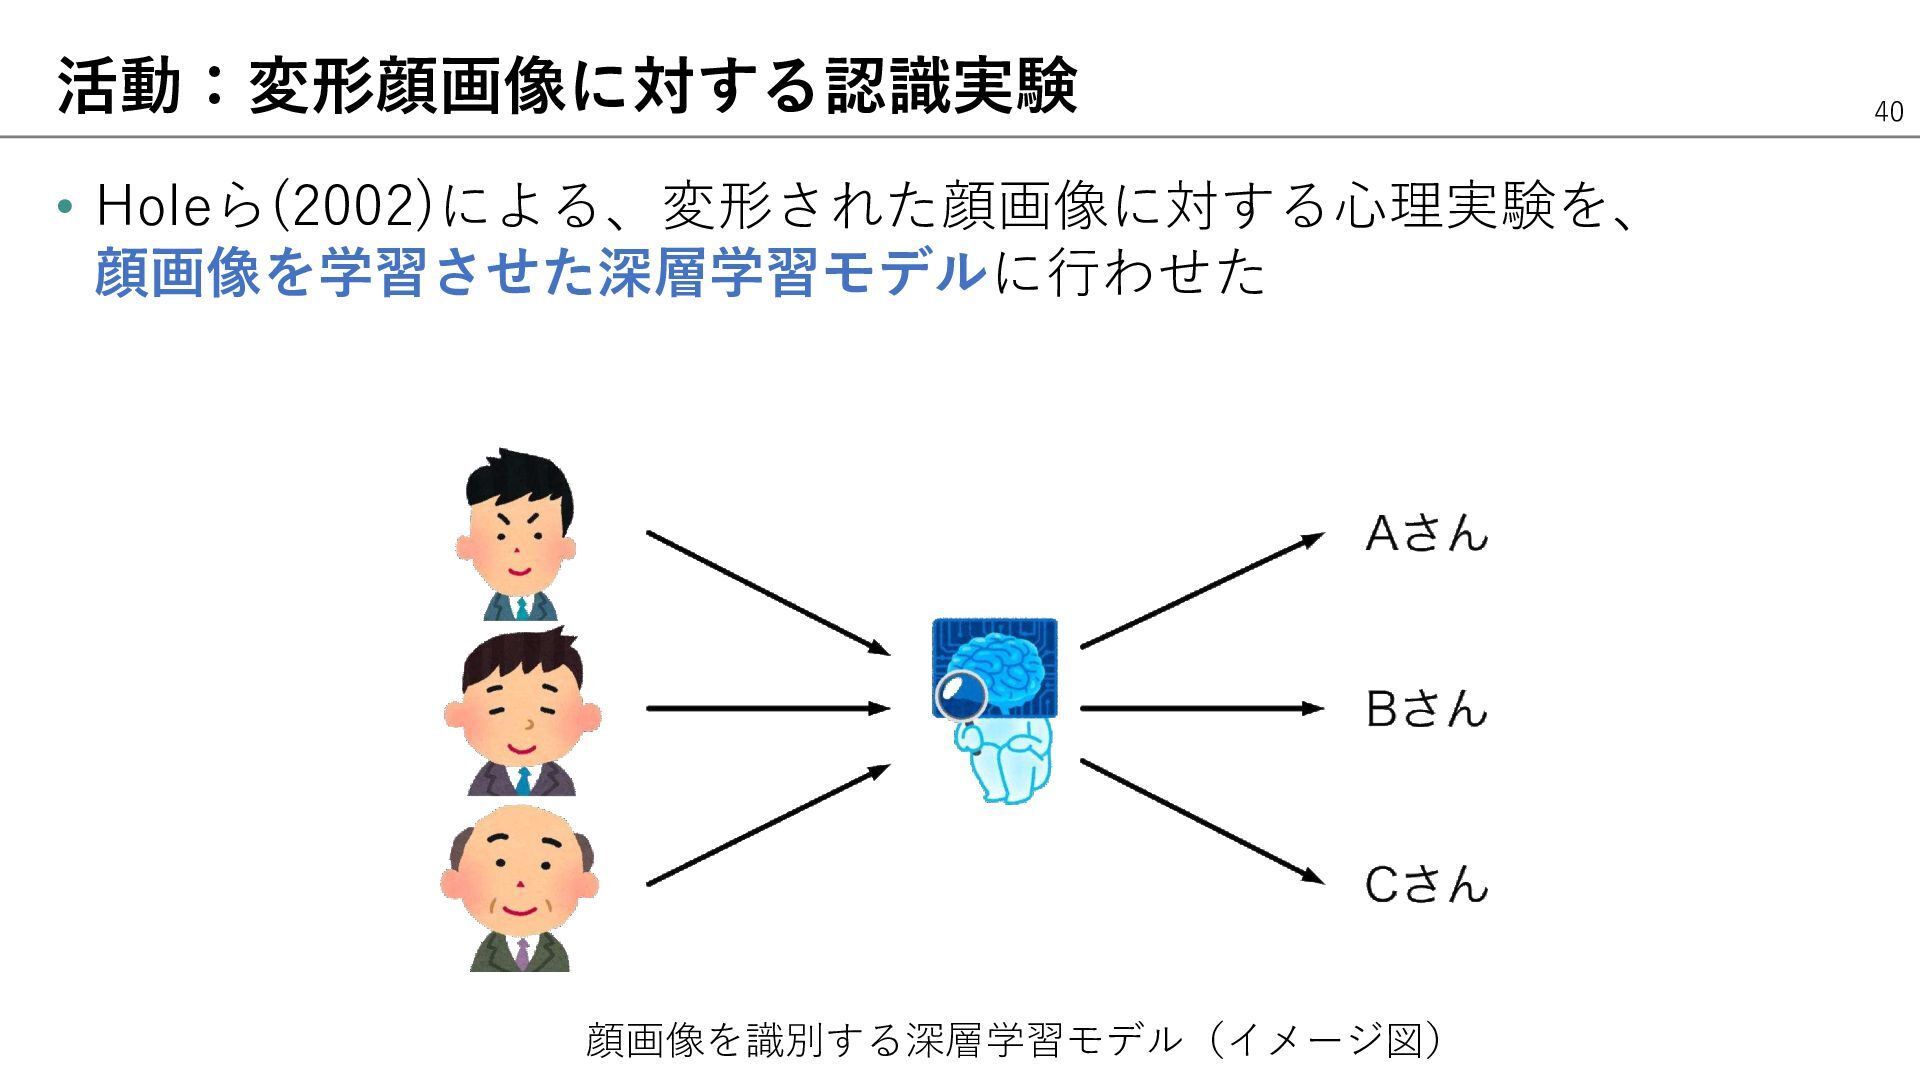
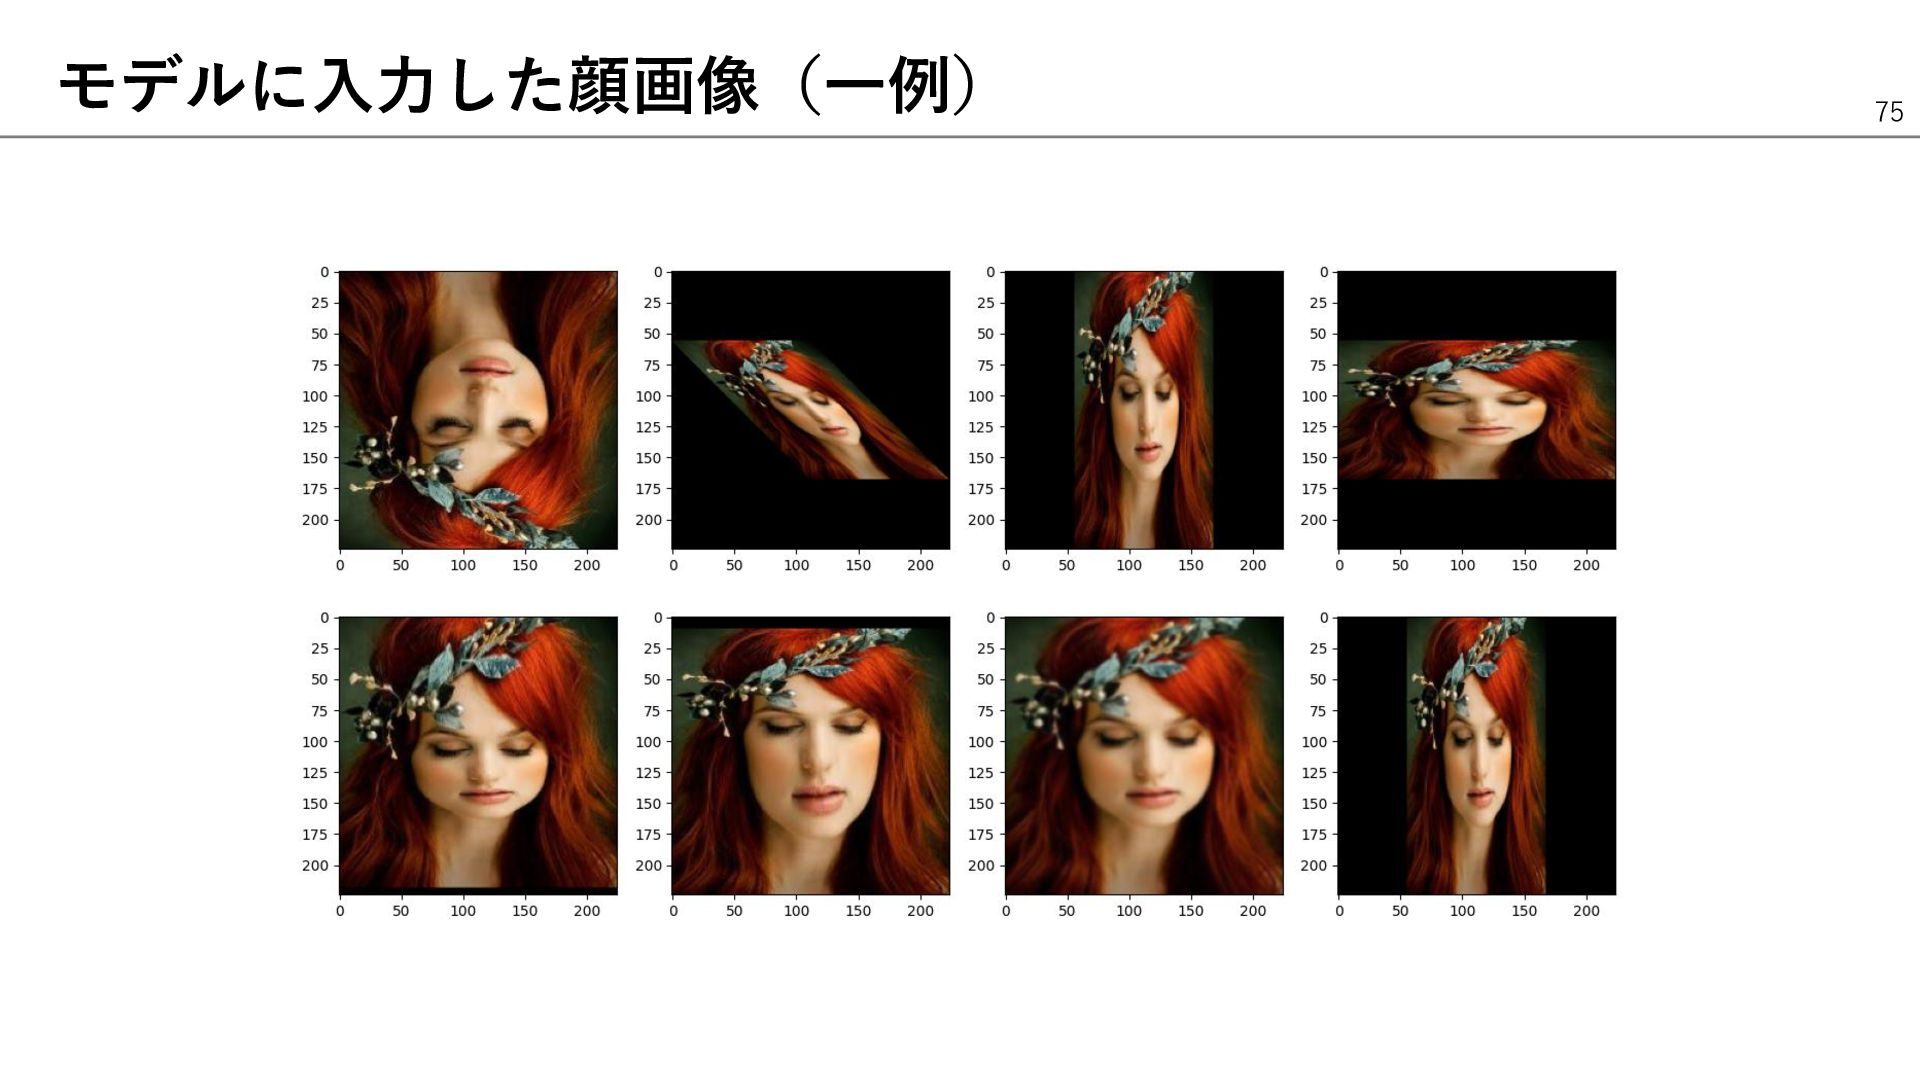
グループBでは、深層学習モデルを描画研究へ応用しました。従来の描画研究が人間の被験者による心理実験に基づいてきたことを踏まえ、深層学習モデルで心理実験を再現し、その代用可能性を検討しました。

大学のプロジェクトページ:
https://www.fun.ac.jp/project/6159/

コード・環境の記録・報告書は GitHub で公開予定です。

Avatar for Jin

Jin

August 04, 2026

Other Decks in Technology

Transcript

  1. 2022年12月9日 @プロジェクト学習成果発表会 Make Brain Project Group A 中村 仁1) Jin

    Nakamura 加藤木 敦也2) 伊藤 生慈3) 黒岩 蒼太郎1) 和泉 友人1) 池田 蓮馬1) 前澤 榛人3) Atsuya Katogi Seiji Ito Sotaro Kuroiwa Group B 立山 雄晟1) Yusei Tateyama Tomohito Izumi 1) 複雑系コース Complex Systems Course Renma Ikeda 2) 知能システムコース 渡邉 悠仁2) Yuto Watanabe Haruto Maezawa Intelligent Systems Course 3) 情報システムコース Information Systems Course 1
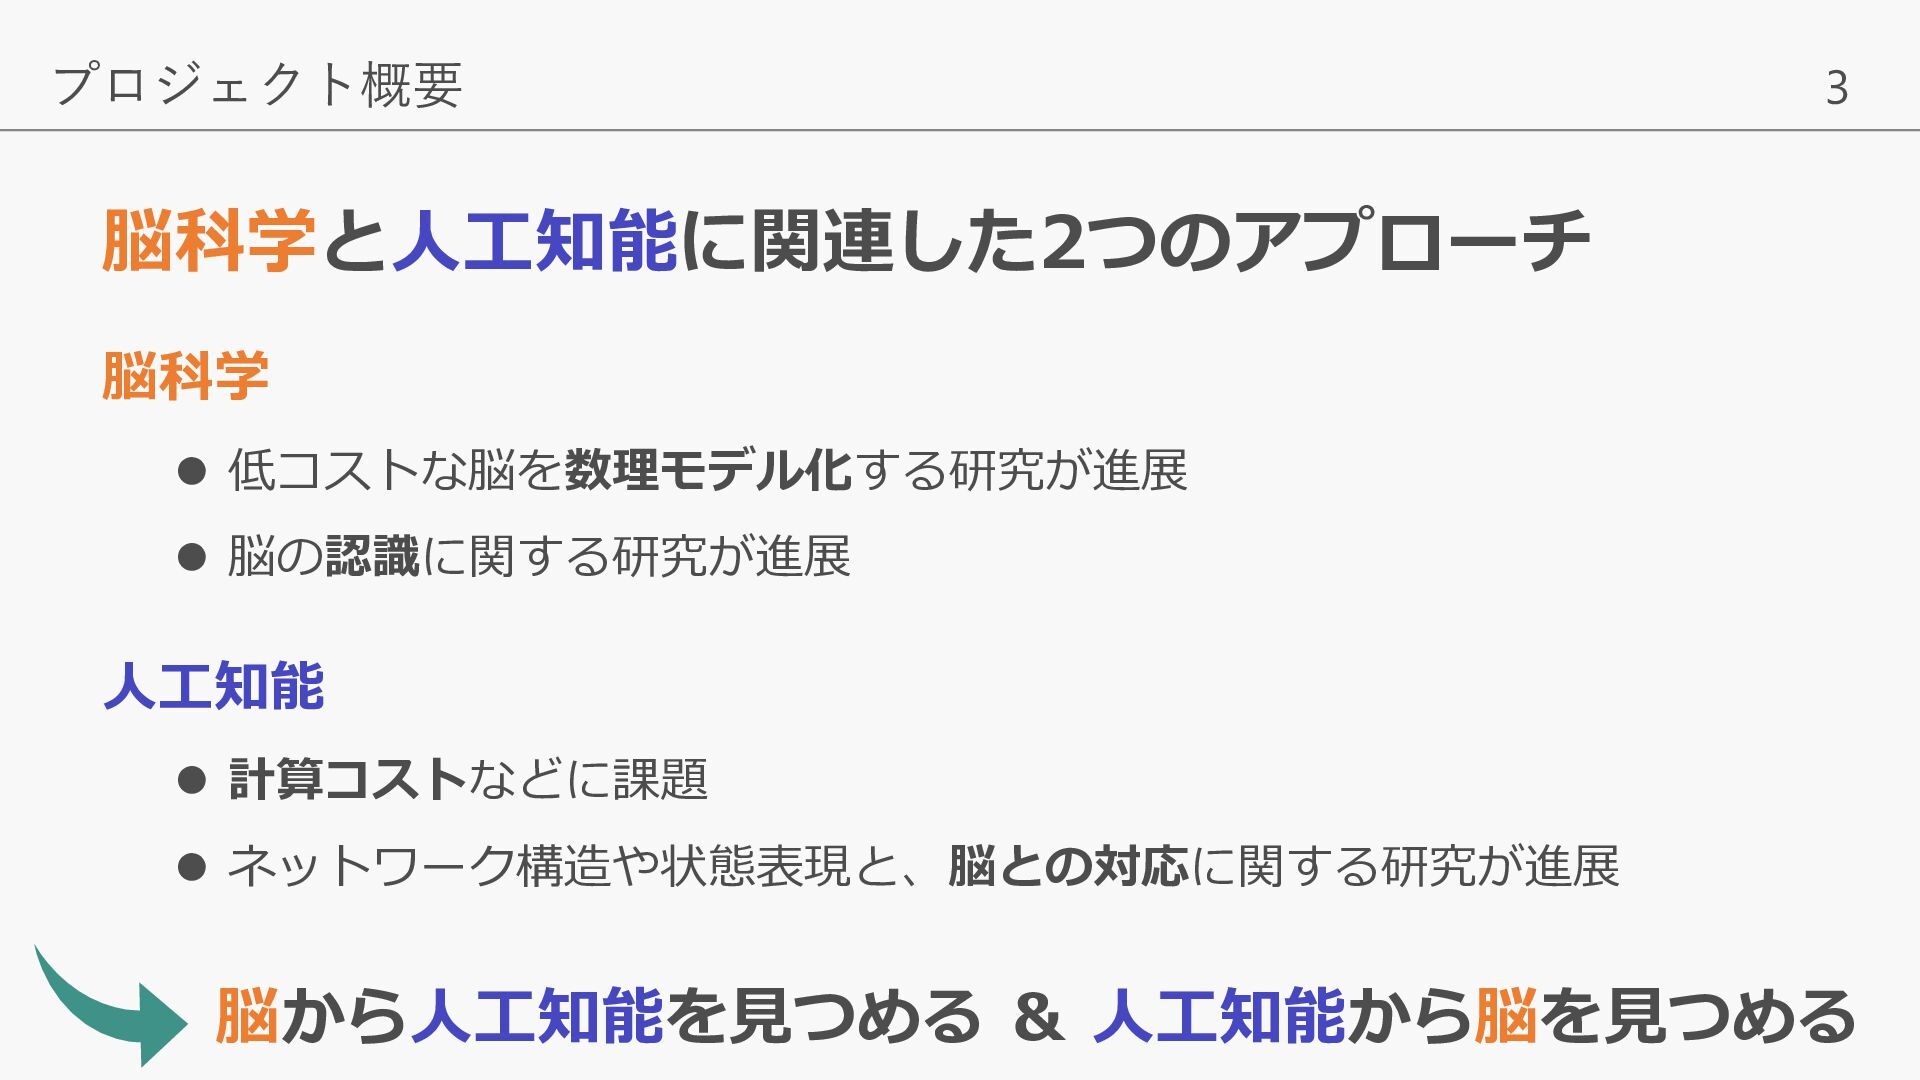
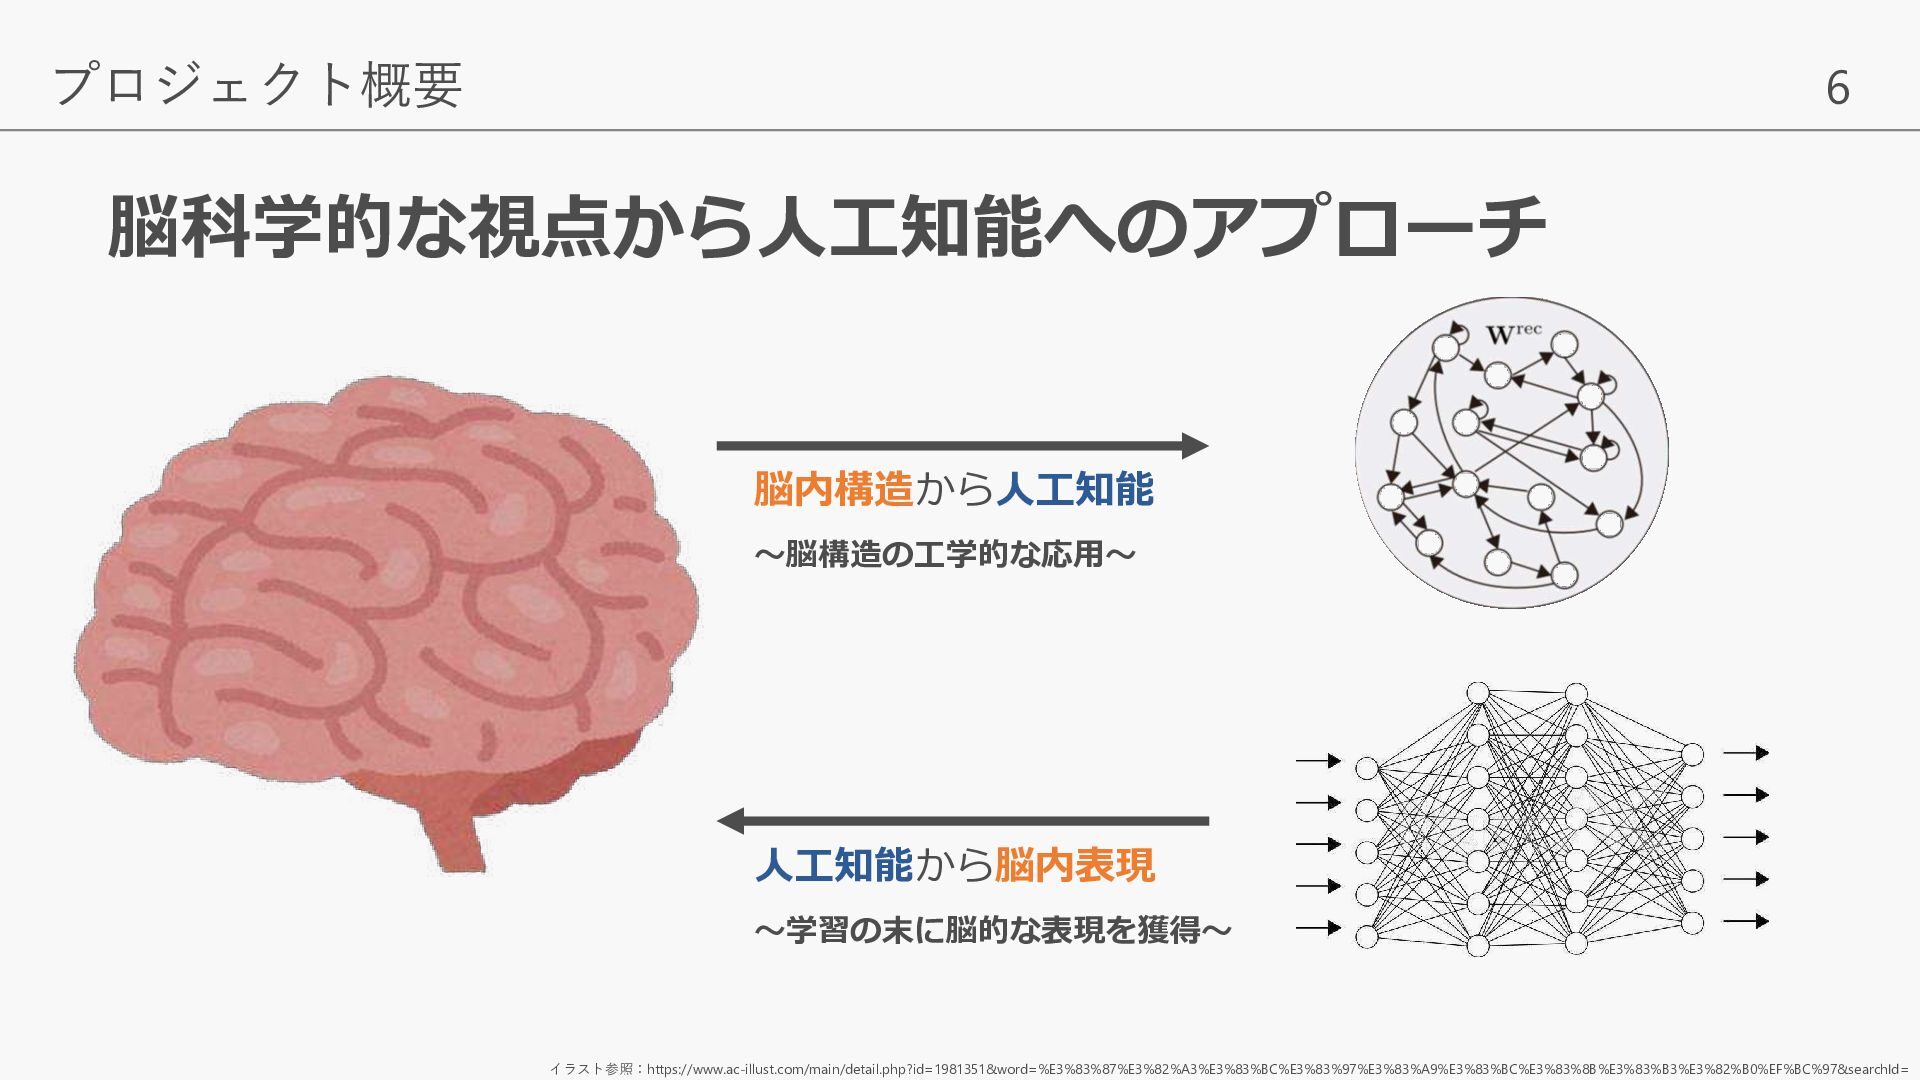
  2. プロジェクト概要 3 脳科学と人工知能に関連した2つのアプローチ 脳科学 ⚫ 低コストな脳を数理モデル化する研究が進展 ⚫ 脳の認識に関する研究が進展 人工知能 ⚫

    計算コストなどに課題 ⚫ ネットワーク構造や状態表現と、脳との対応に関する研究が進展 脳から人工知能を見つめる & 人工知能から脳を見つめる
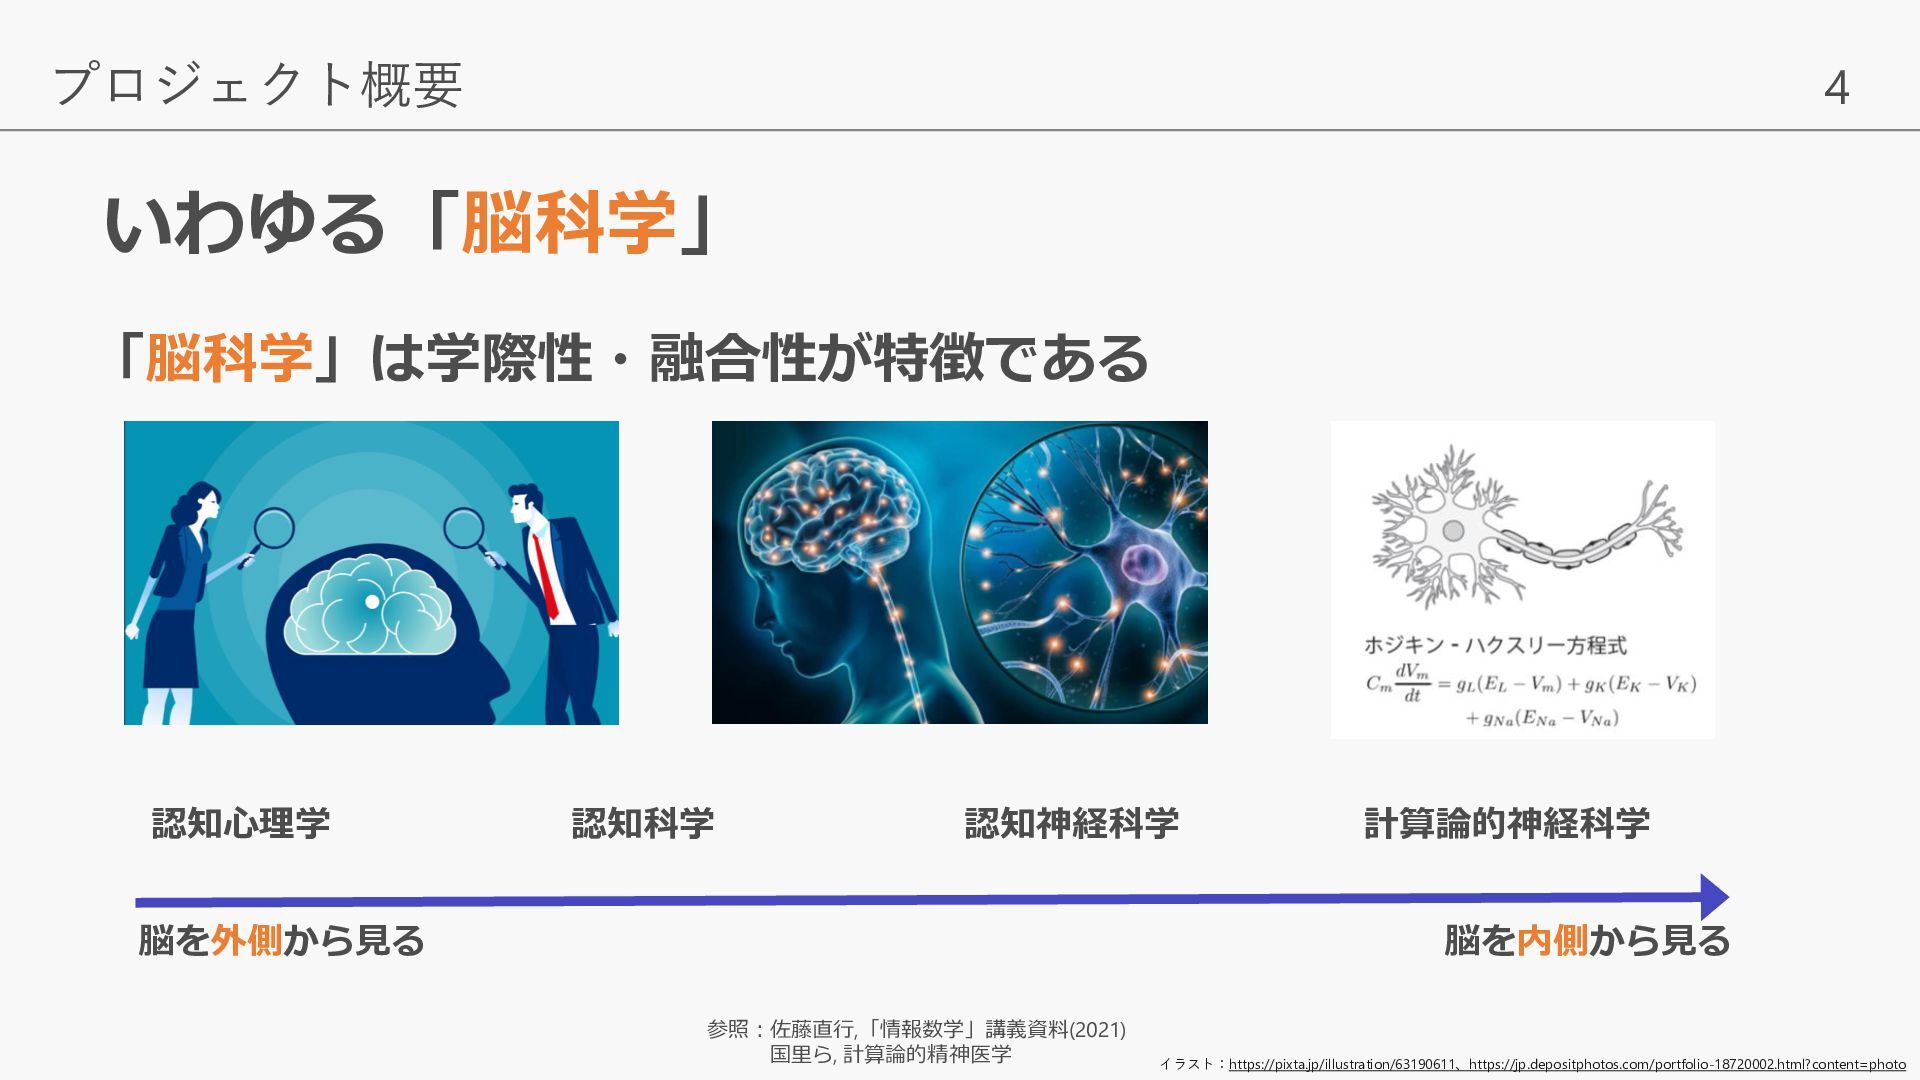
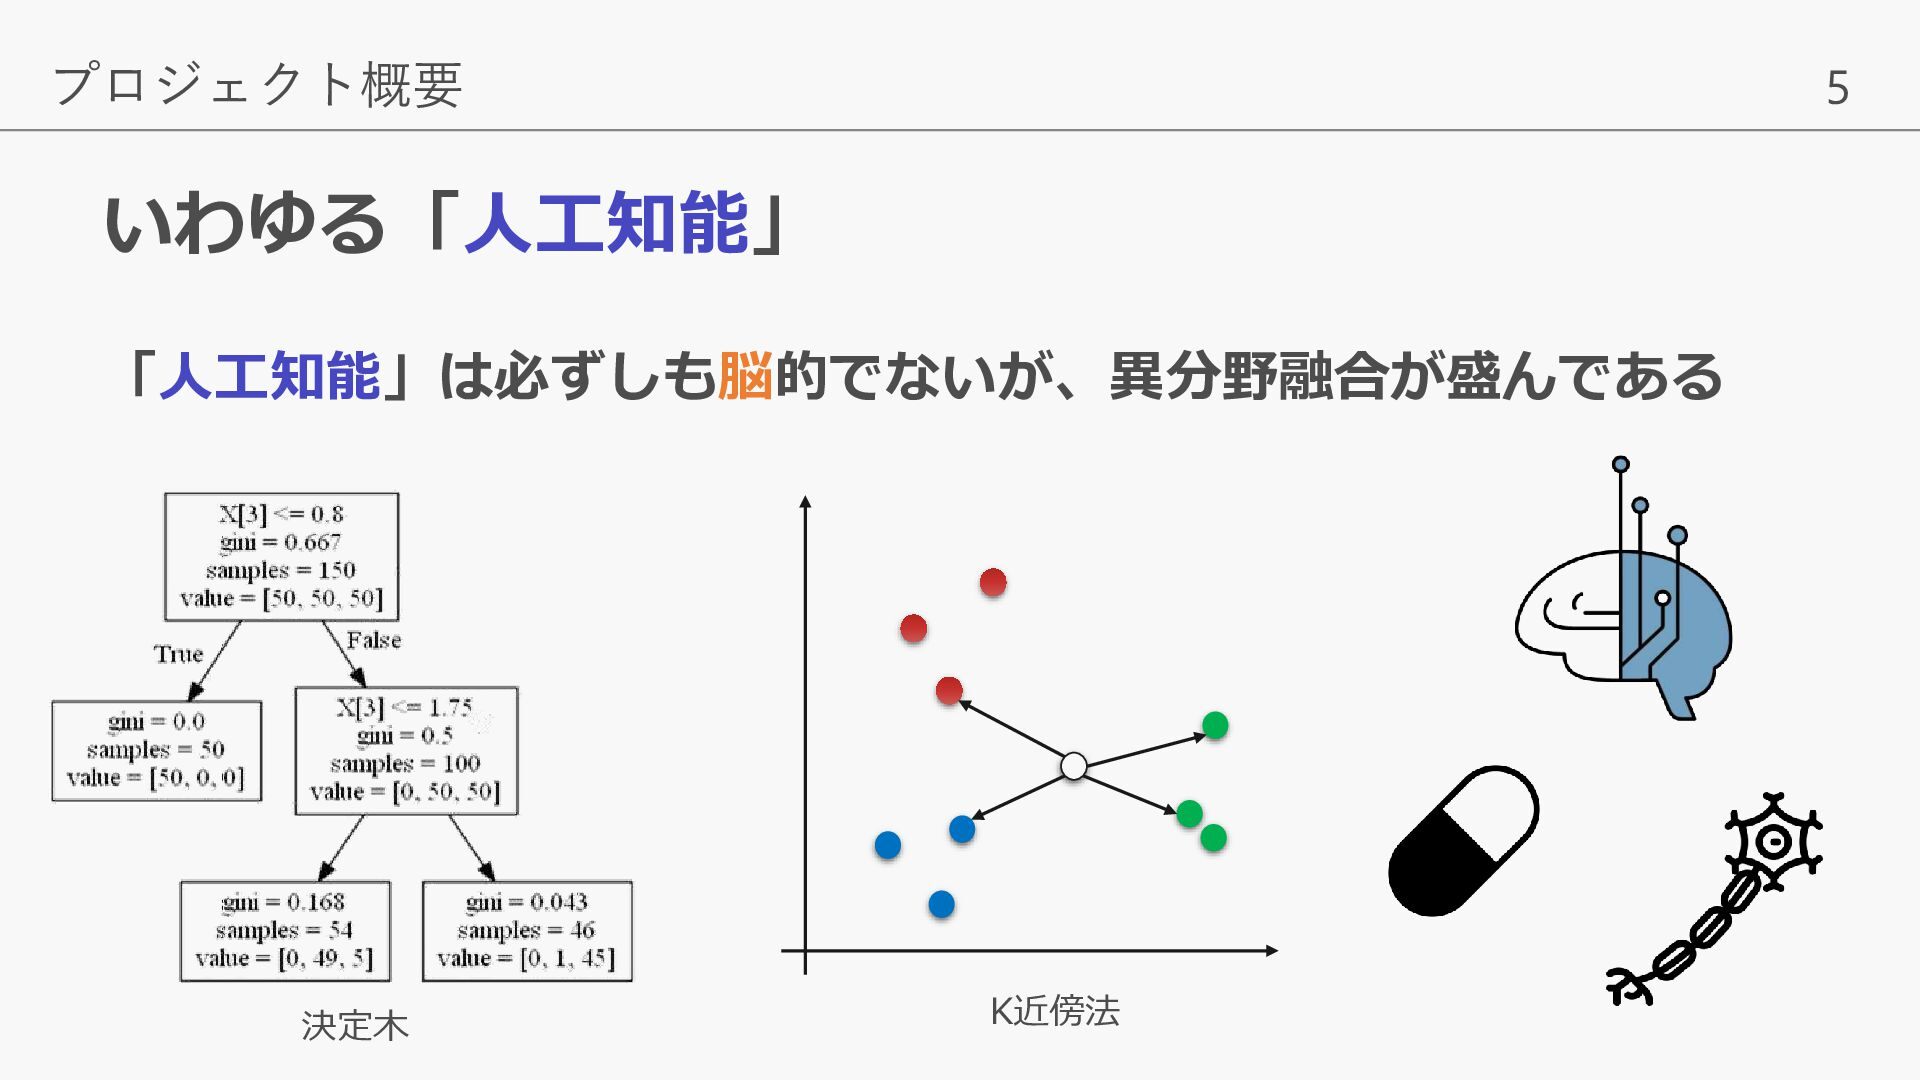
  3. プロジェクト概要 4 いわゆる「脳科学」 「脳科学」は学際性・融合性が特徴である 認知心理学 認知科学 認知神経科学 脳を外側から見る 計算論的神経科学 脳を内側から見る

    参照:佐藤直行,「情報数学」講義資料(2021) 国里ら, 計算論的精神医学 イラスト:https://pixta.jp/illustration/63190611、https://jp.depositphotos.com/portfolio-18720002.html?content=photo
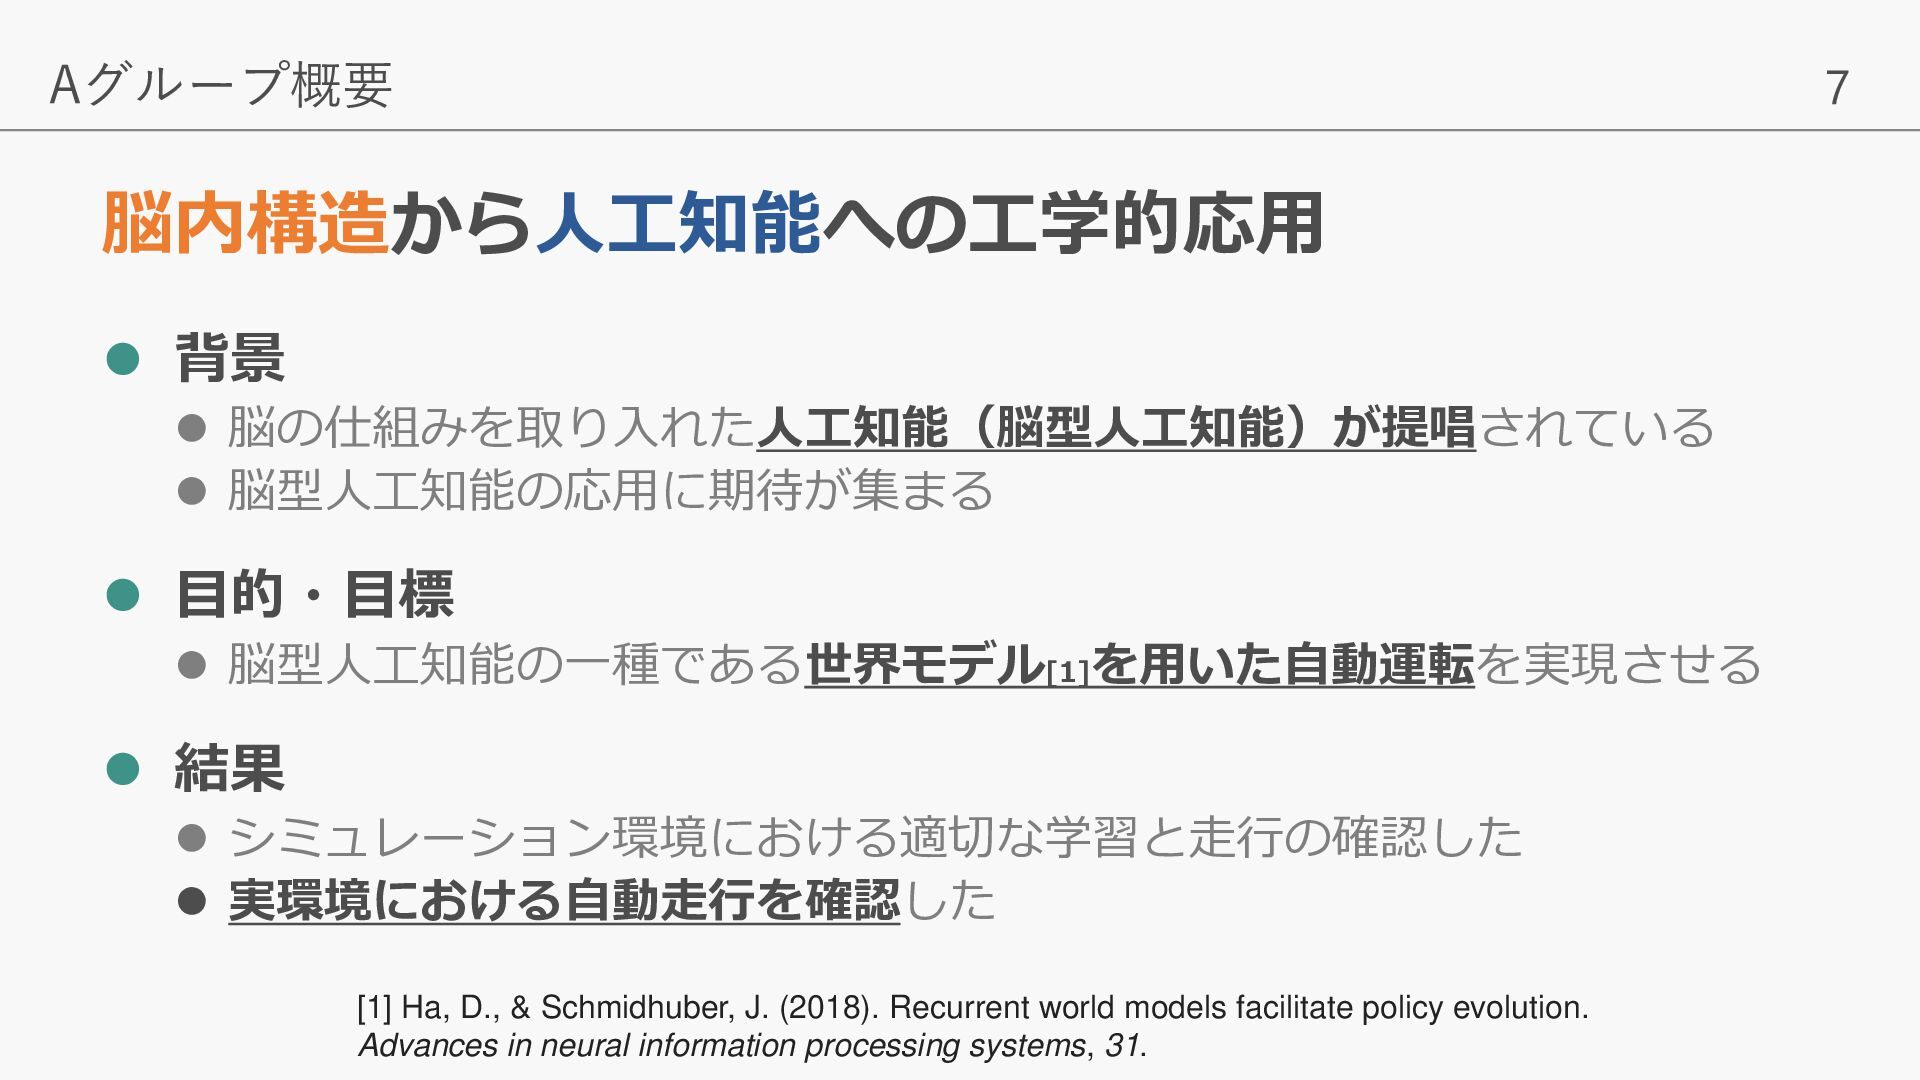
  4. Aグループ概要 脳内構造から人工知能への工学的応用 ⚫ 背景 ⚫ 脳の仕組みを取り入れた人工知能(脳型人工知能)が提唱されている ⚫ 脳型人工知能の応用に期待が集まる ⚫ 目的・目標

    ⚫ 脳型人工知能の一種である世界モデル[1]を用いた自動運転を実現させる ⚫ 結果 ⚫ シミュレーション環境における適切な学習と走行の確認した ⚫ 実環境における自動走行を確認した [1] Ha, D., & Schmidhuber, J. (2018). Recurrent world models facilitate policy evolution. Advances in neural information processing systems, 31. 7
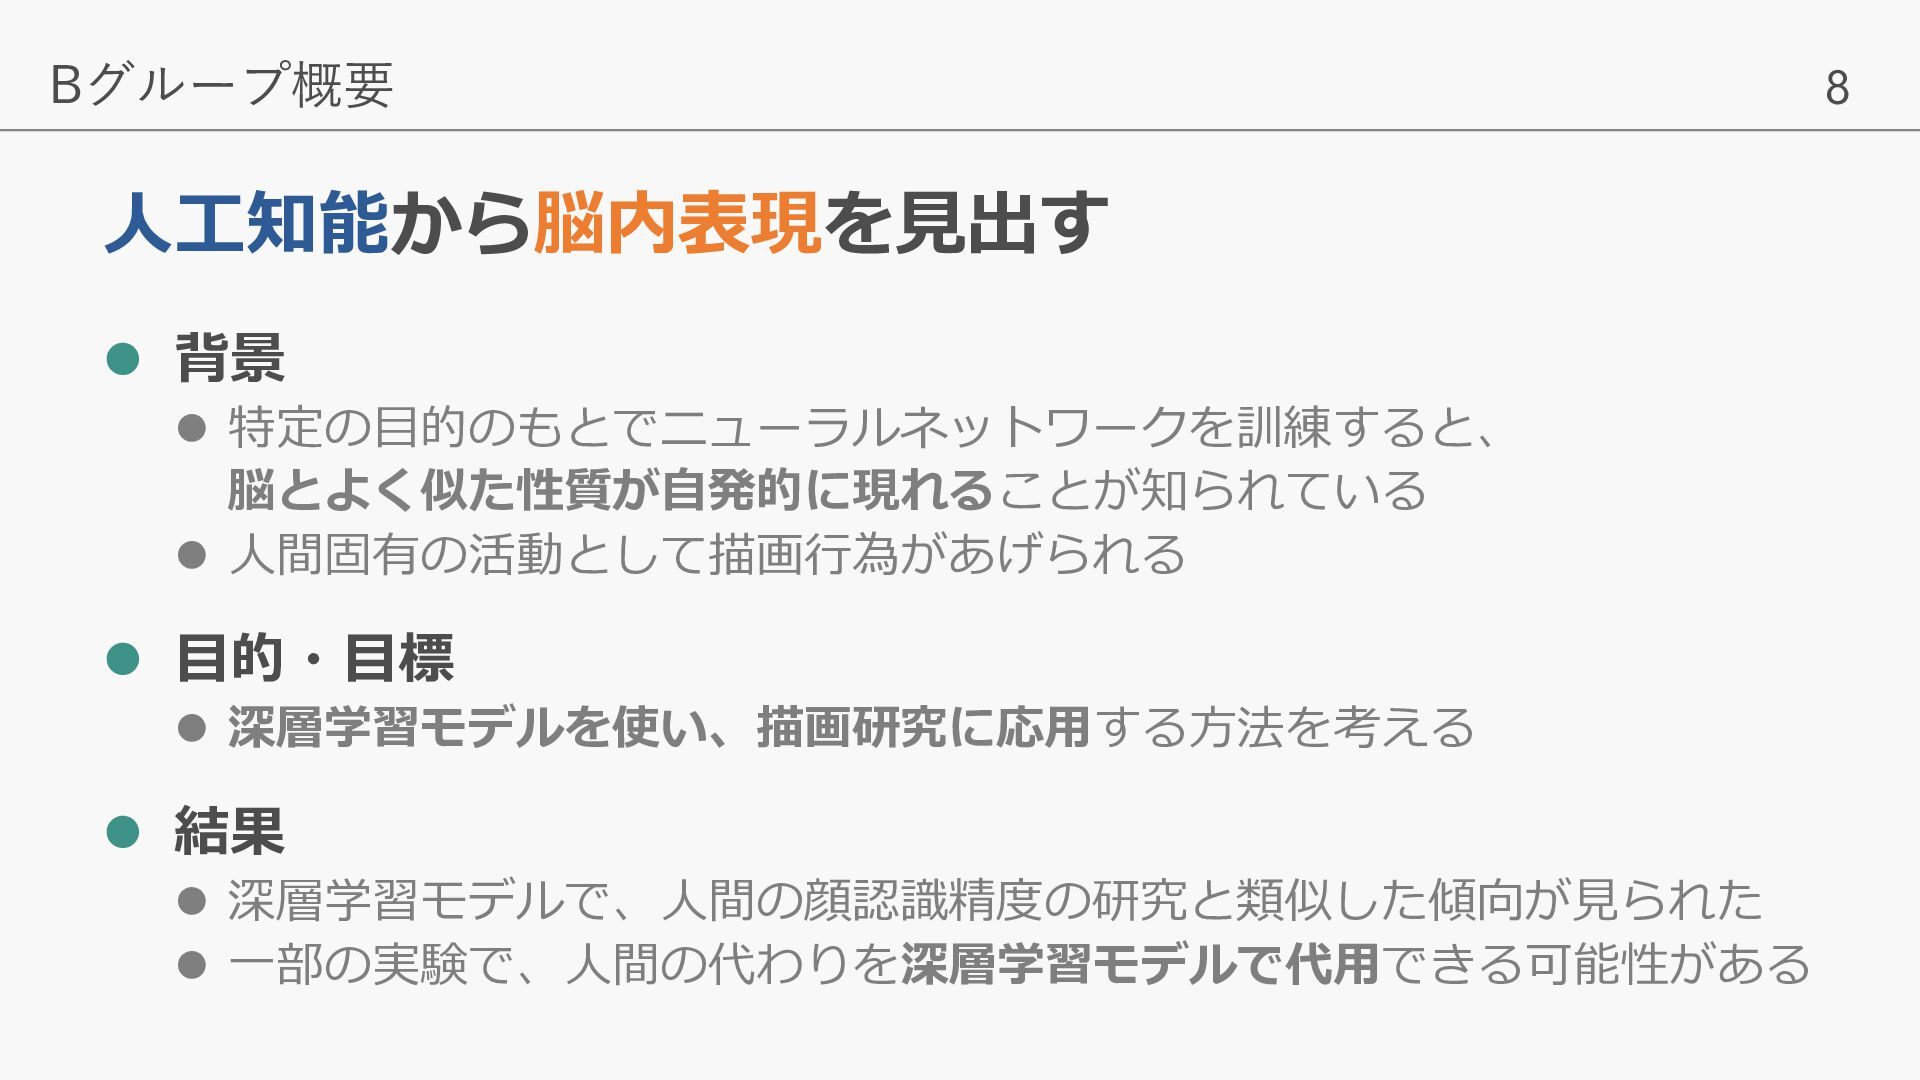
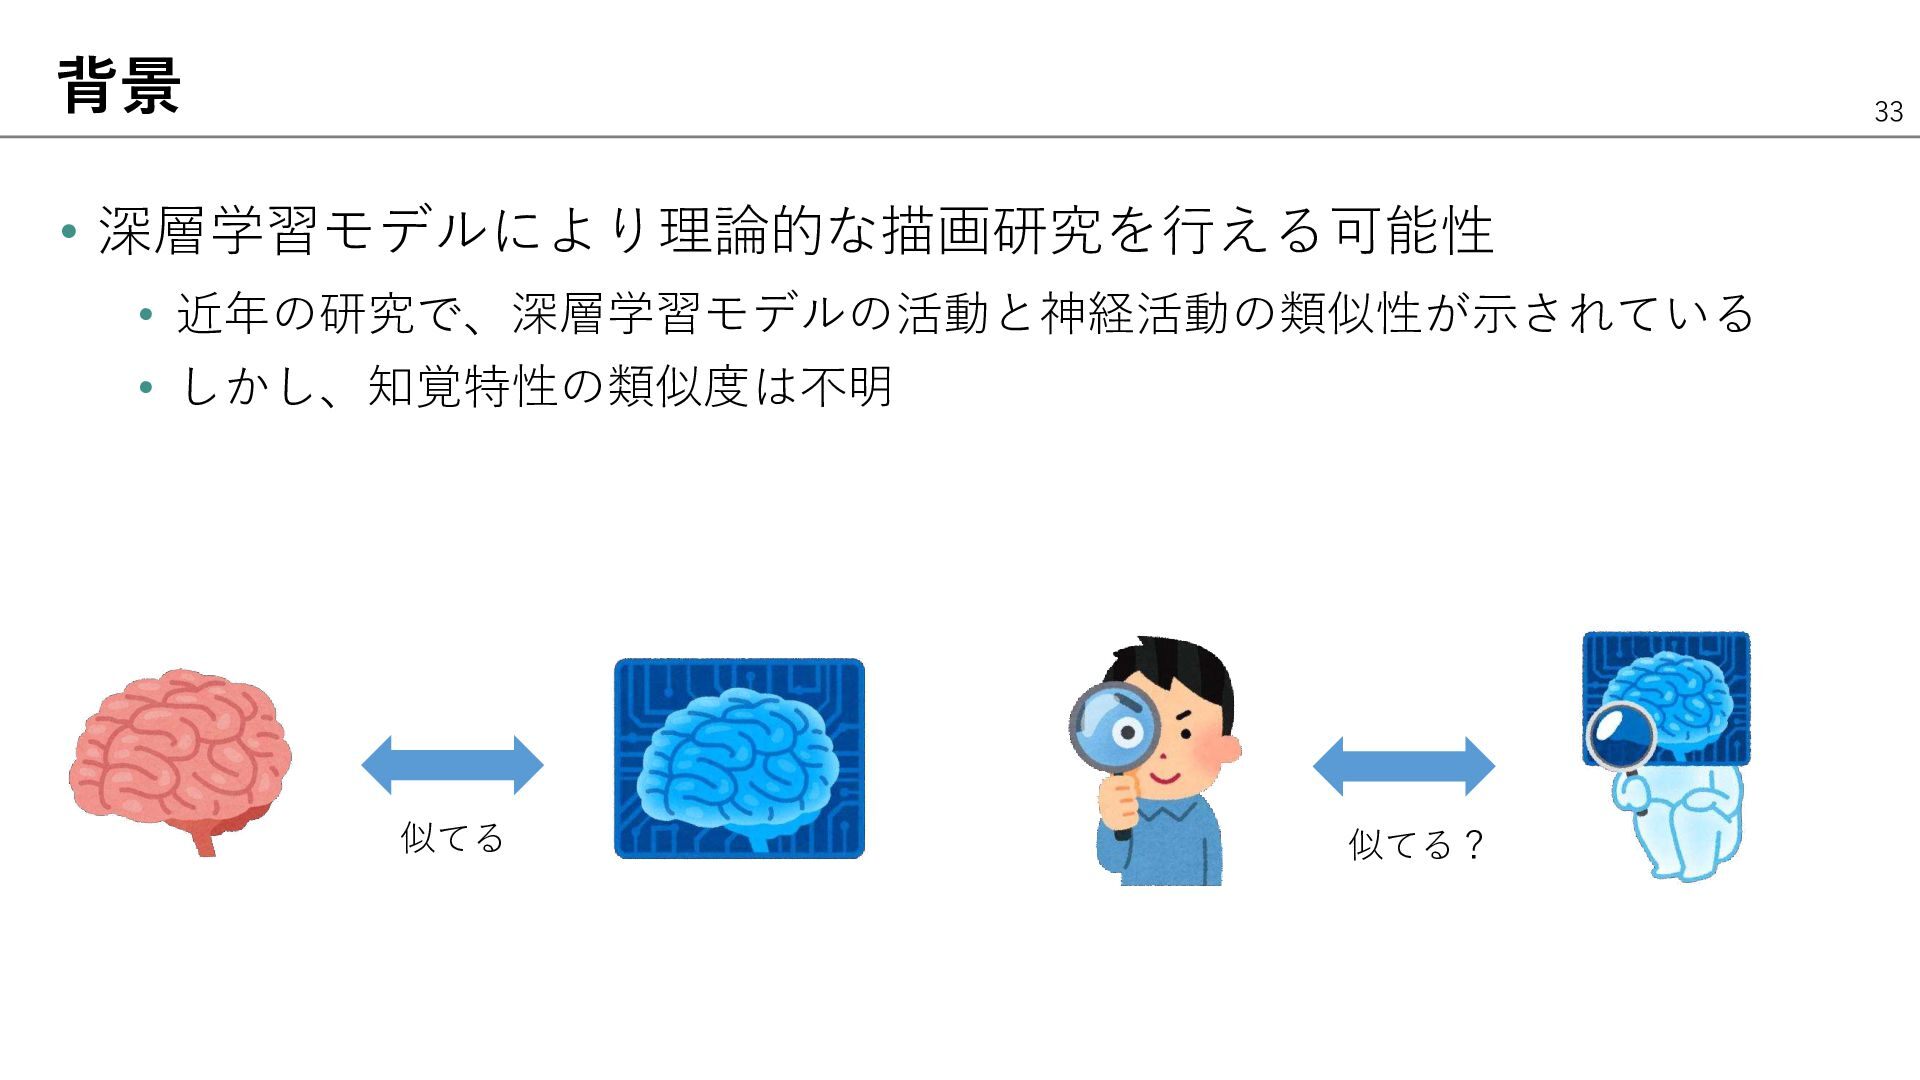
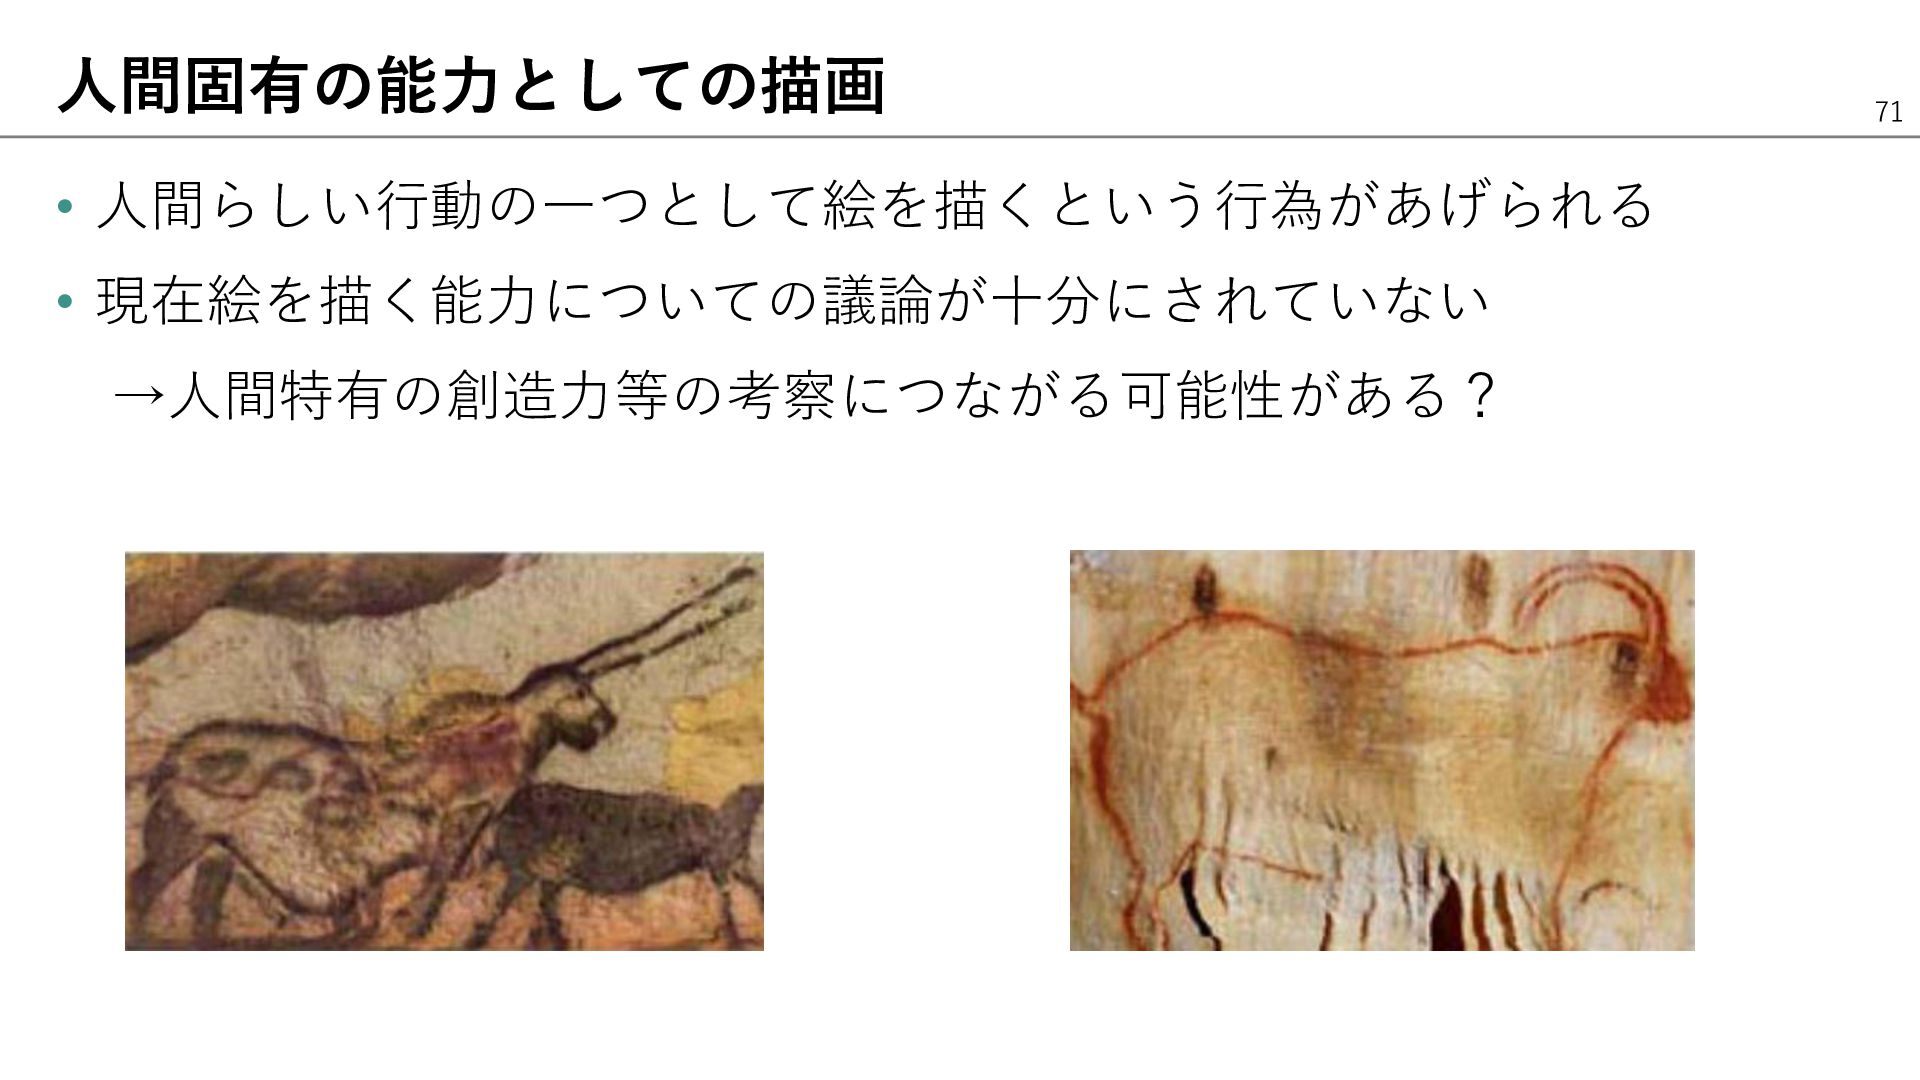
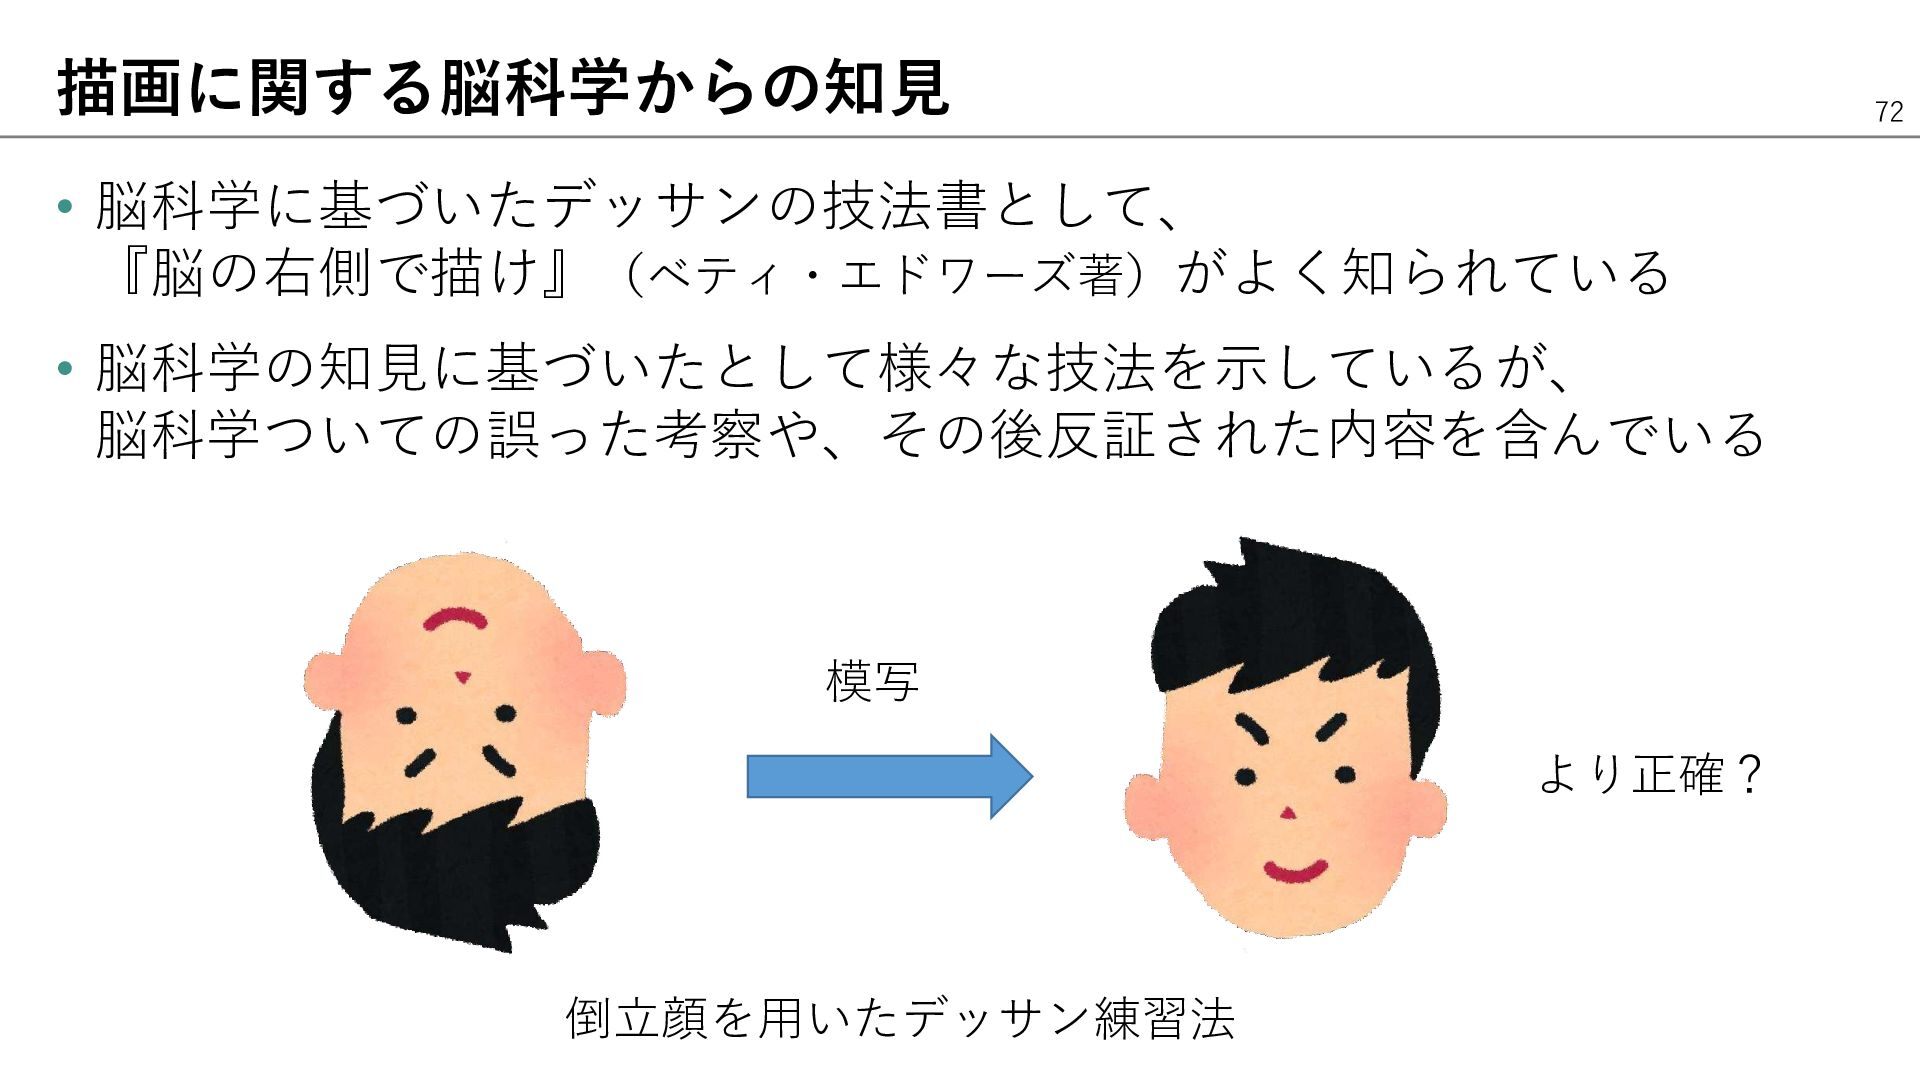
  5. Bグループ概要 人工知能から脳内表現を見出す ⚫ 背景 ⚫ 特定の目的のもとでニューラルネットワークを訓練すると、 脳とよく似た性質が自発的に現れることが知られている ⚫ 人間固有の活動として描画行為があげられる ⚫

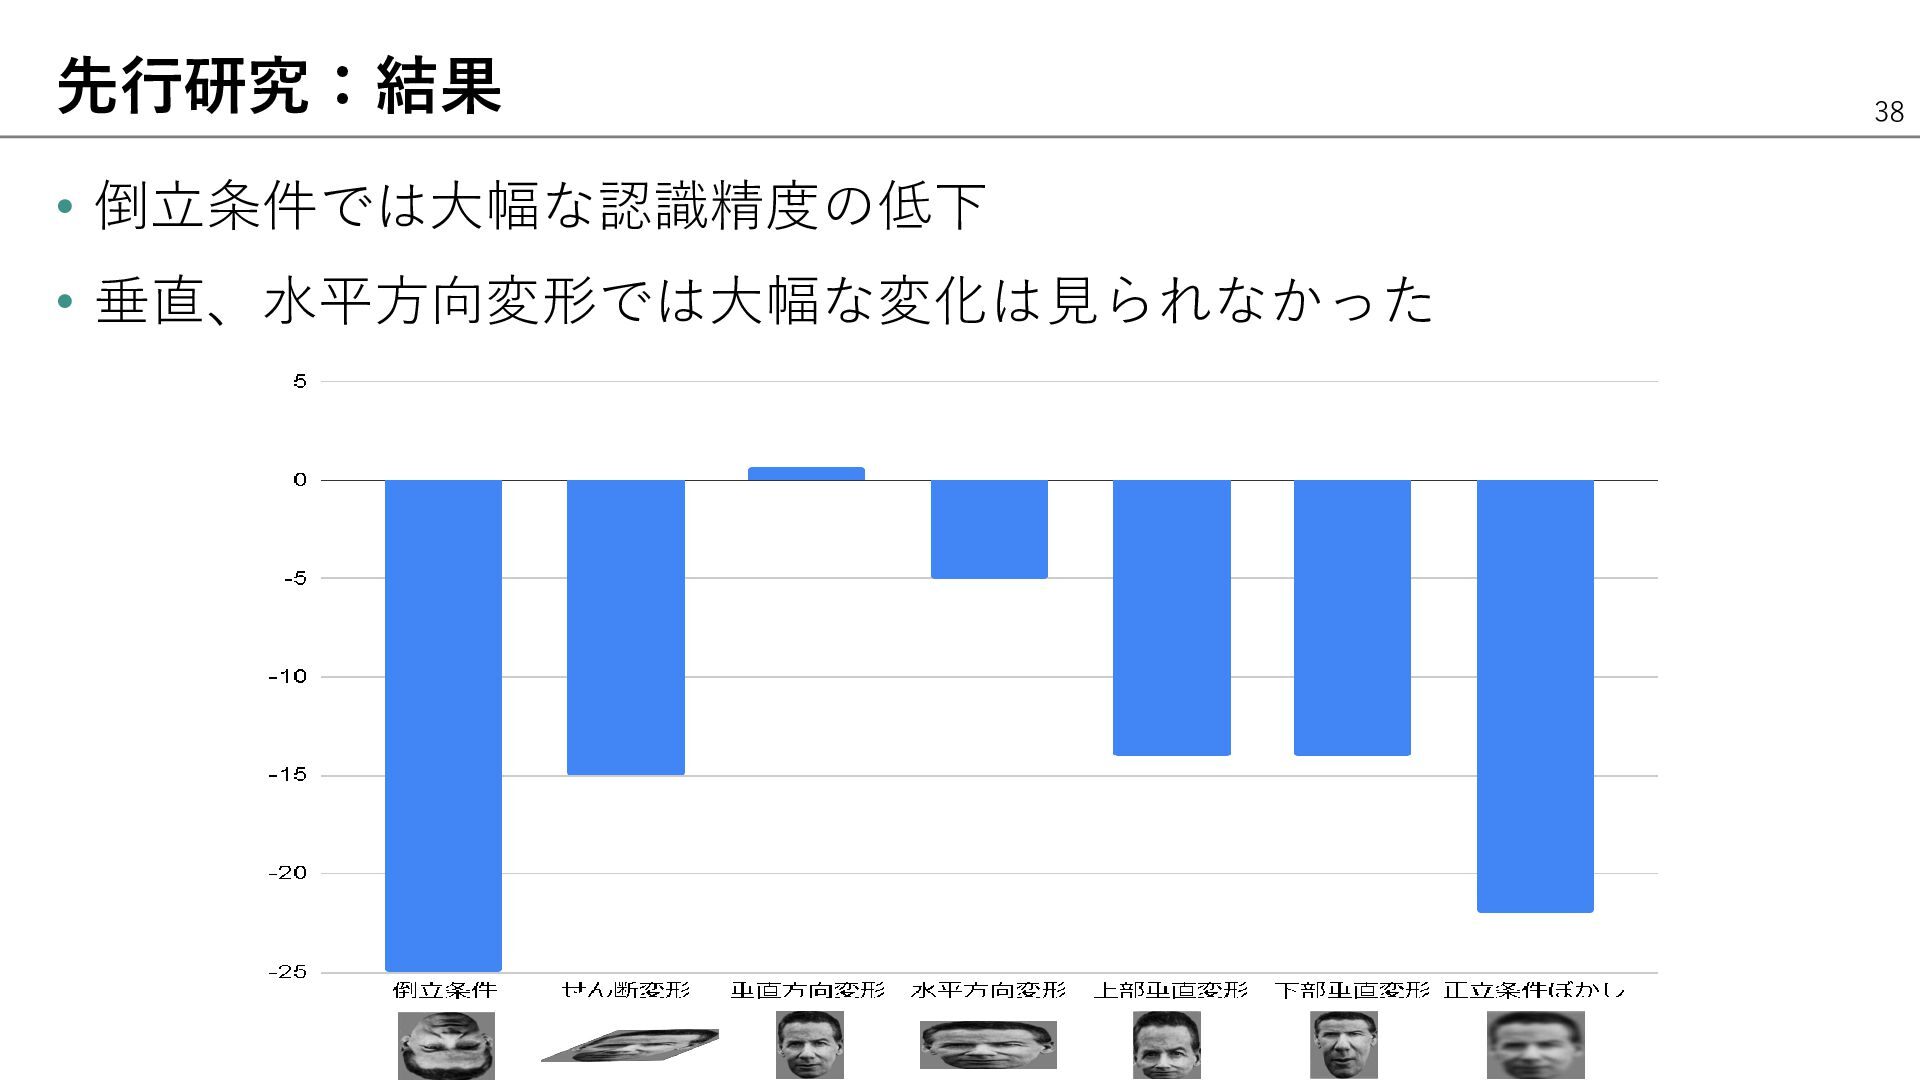
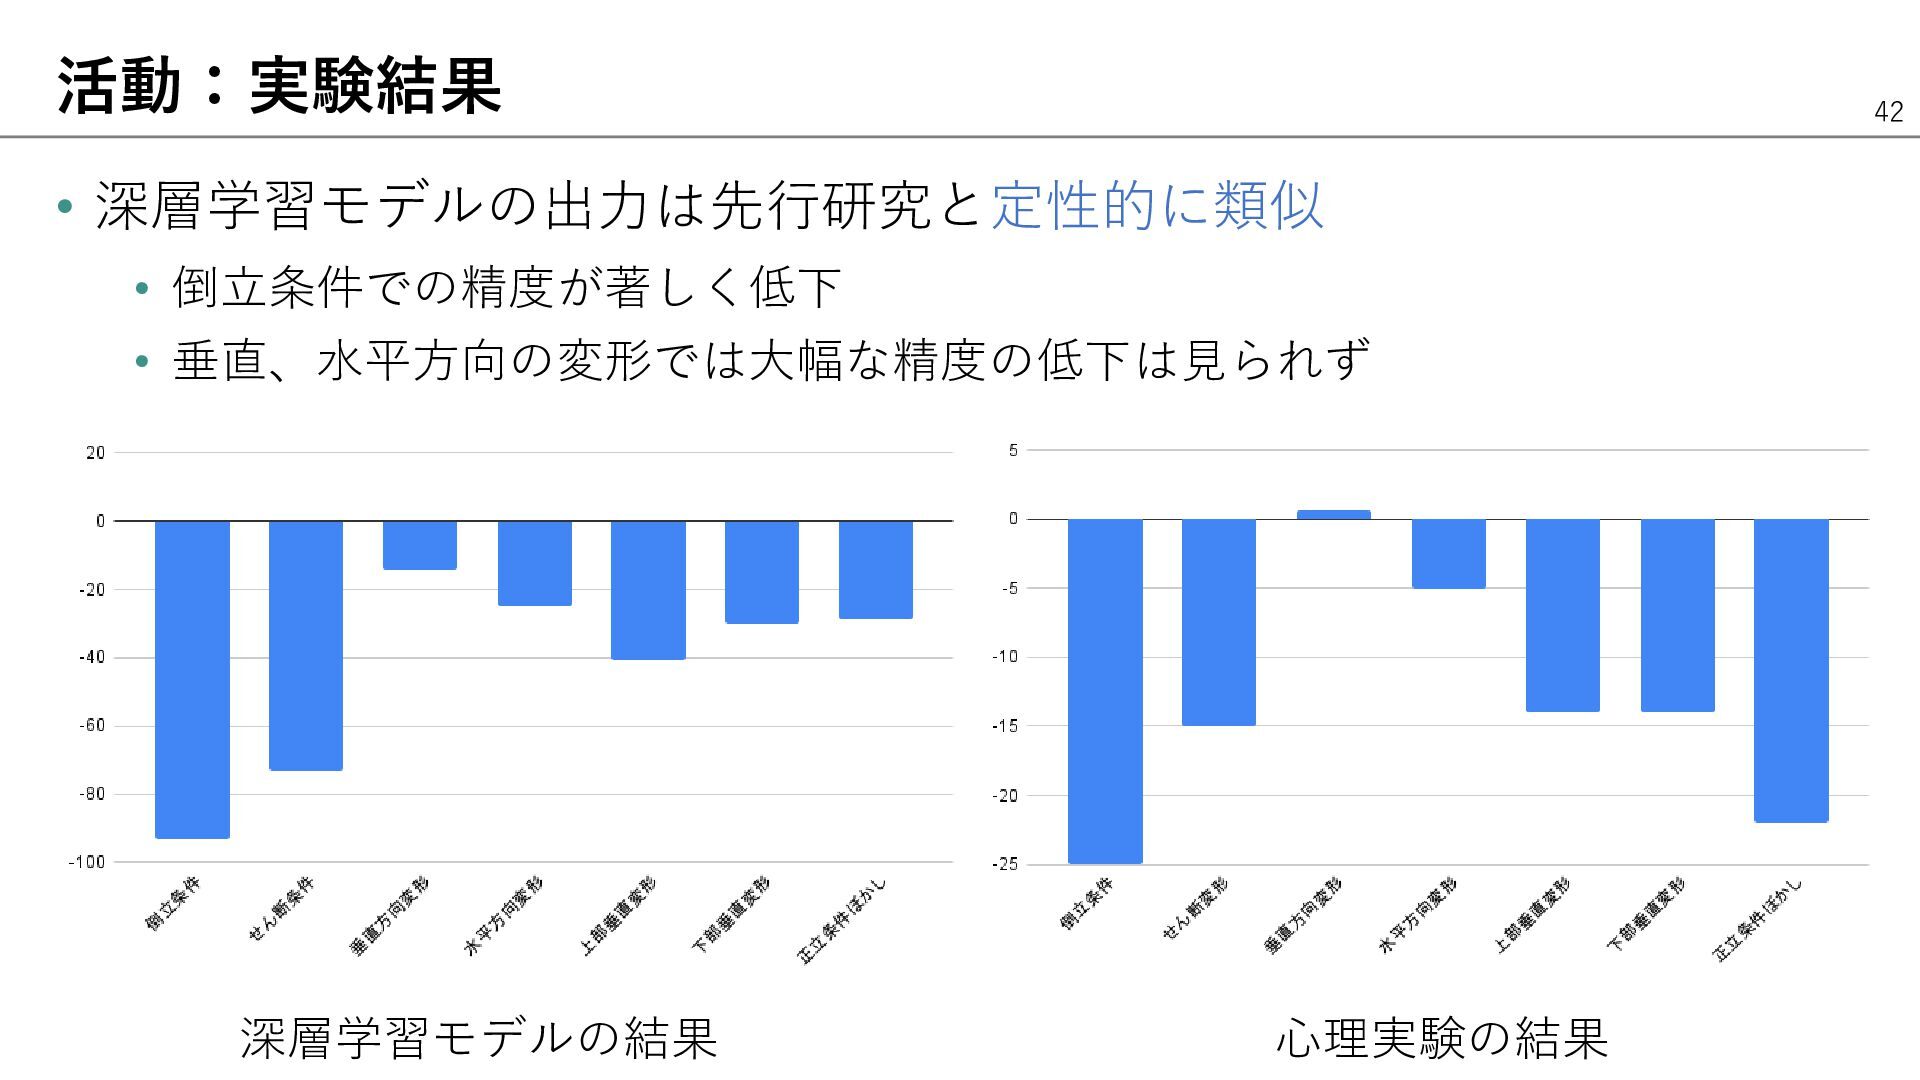
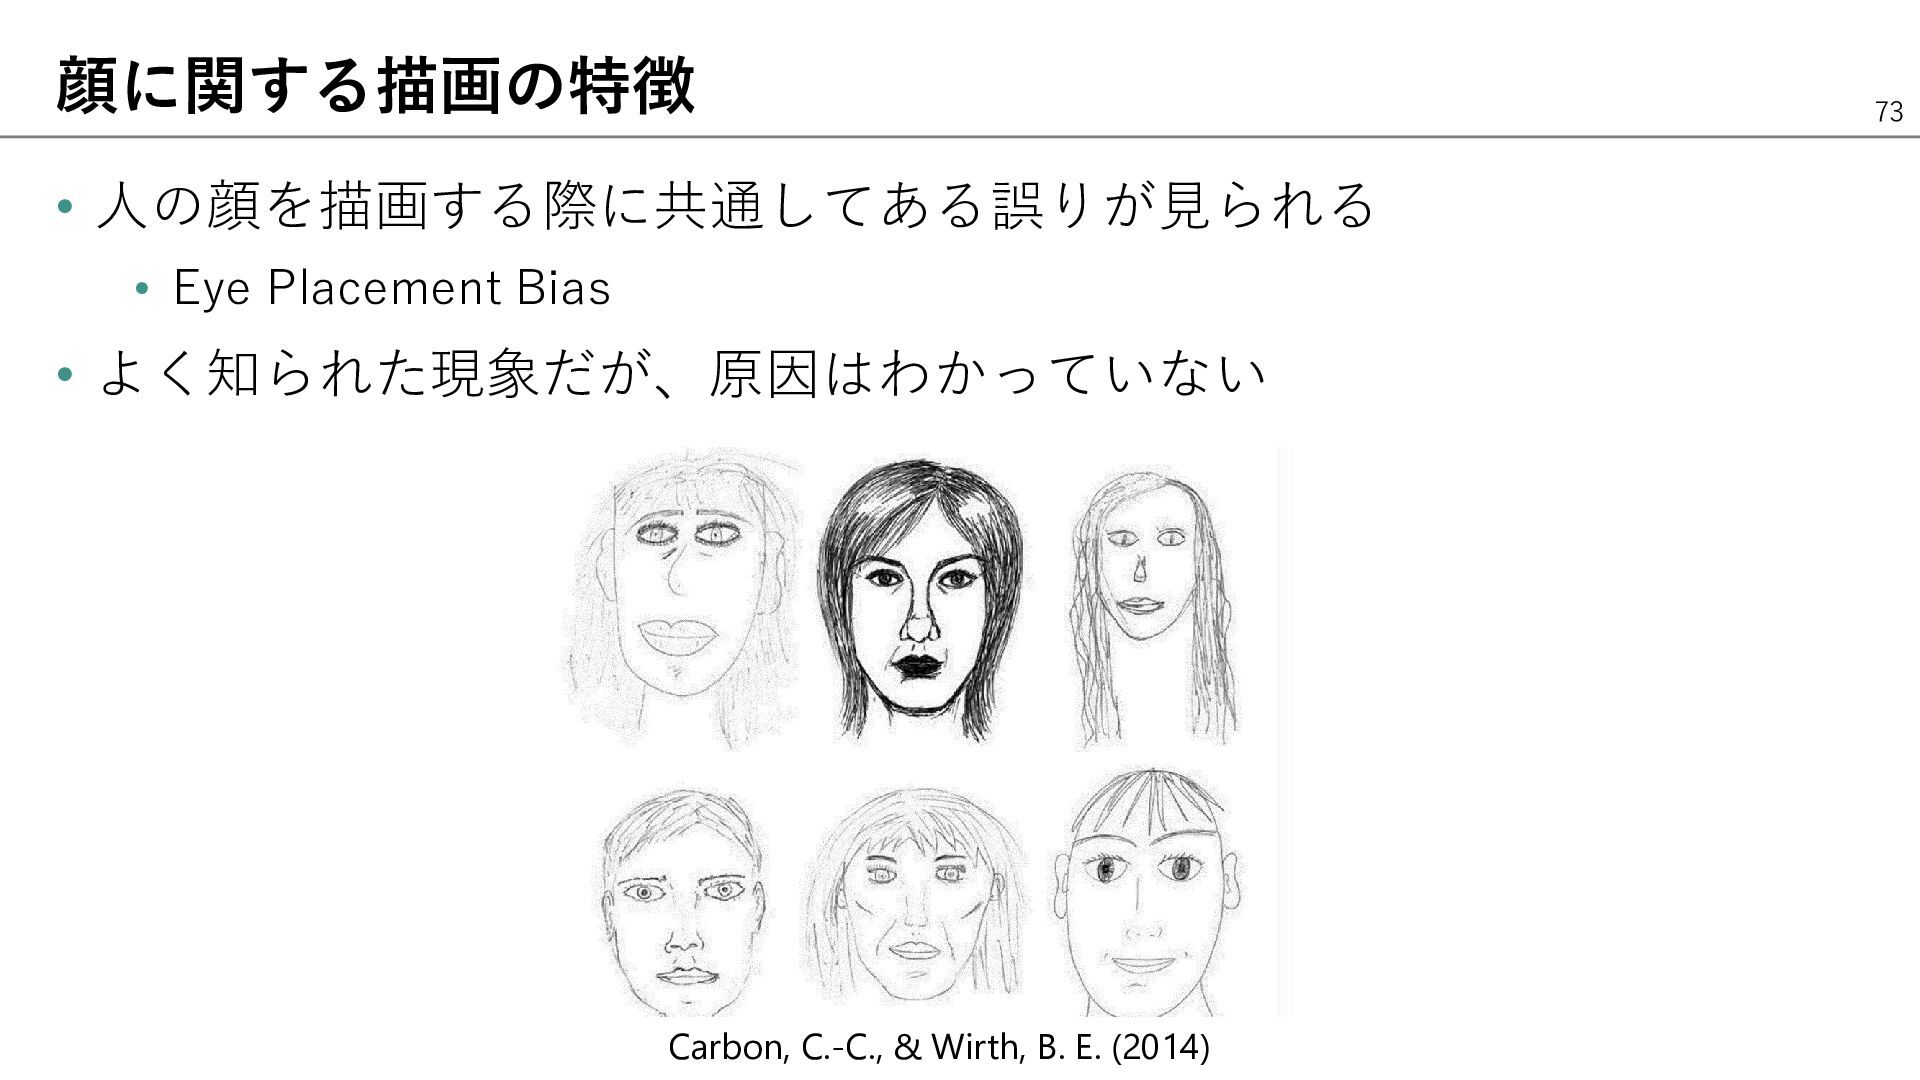
    目的・目標 ⚫ 深層学習モデルを使い、描画研究に応用する方法を考える ⚫ 結果 ⚫ 深層学習モデルで、人間の顔認識精度の研究と類似した傾向が見られた ⚫ 一部の実験で、人間の代わりを深層学習モデルで代用できる可能性がある 8
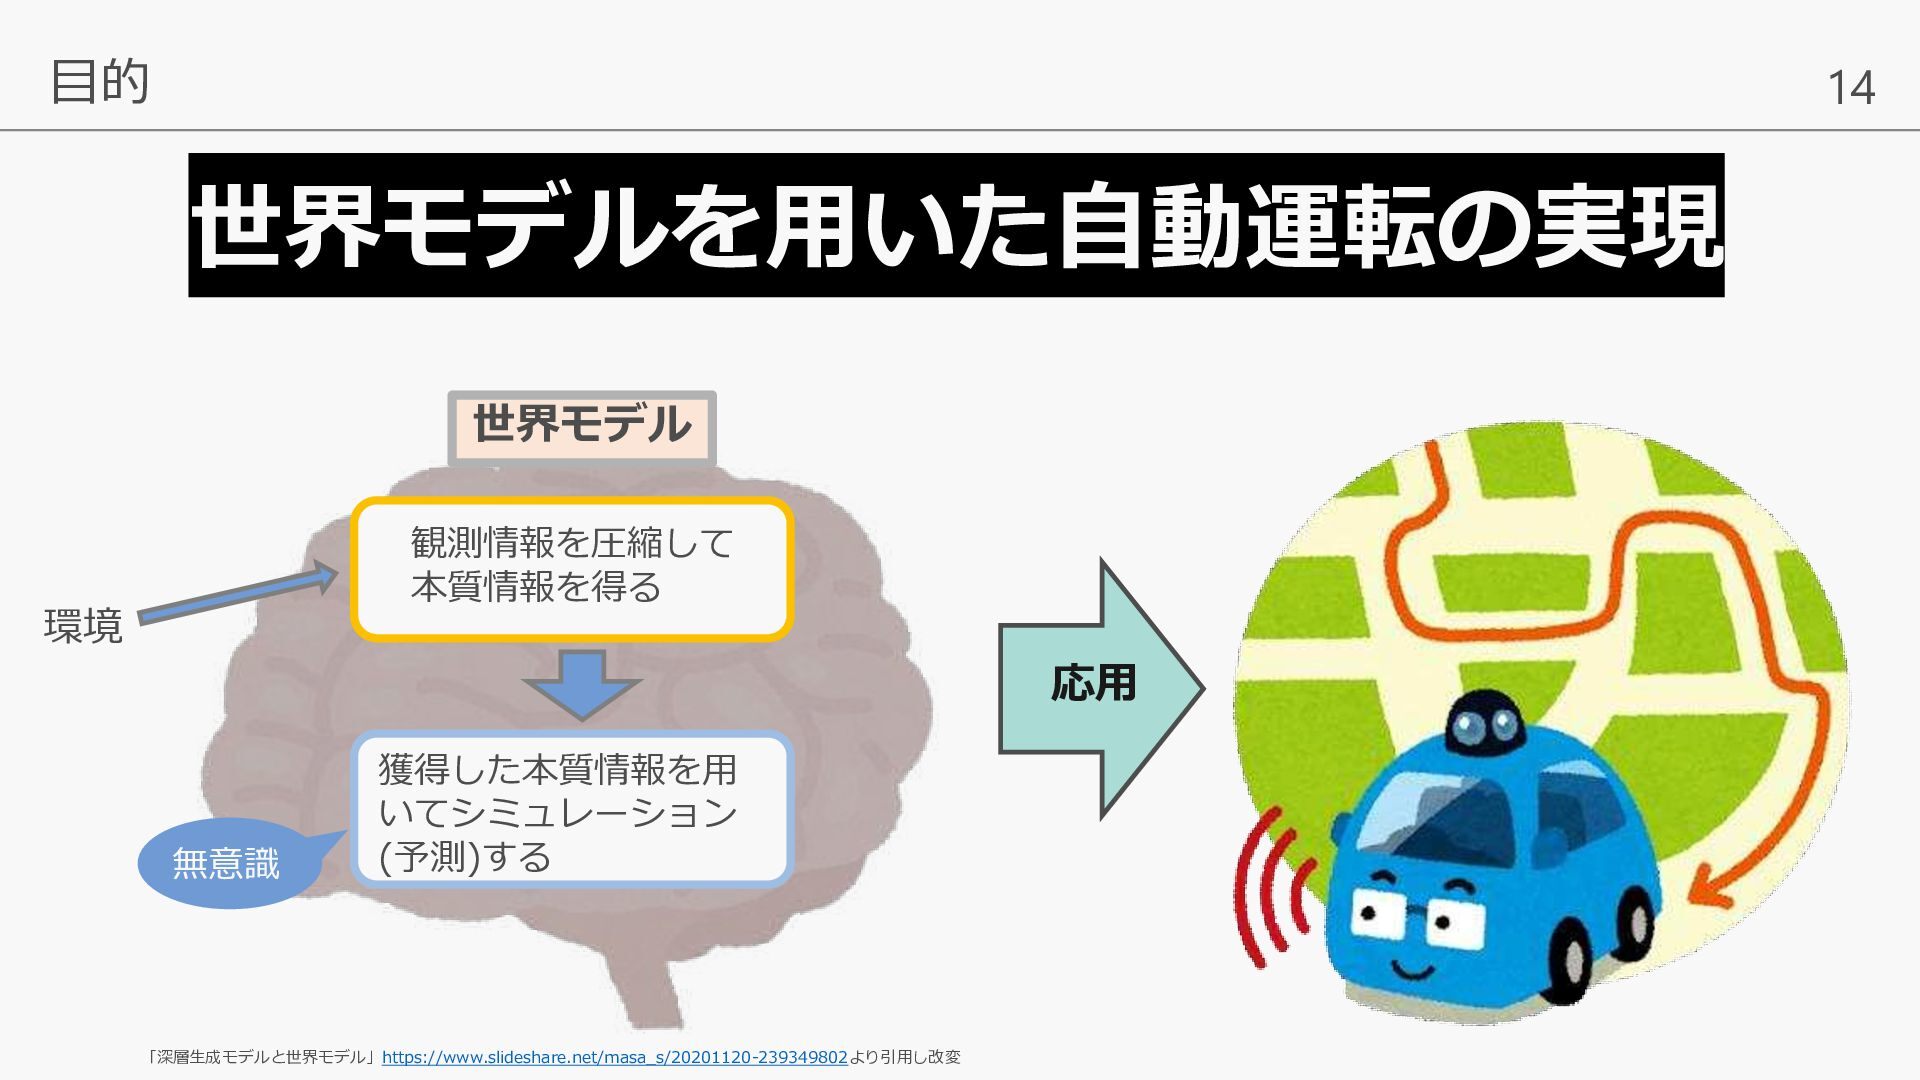
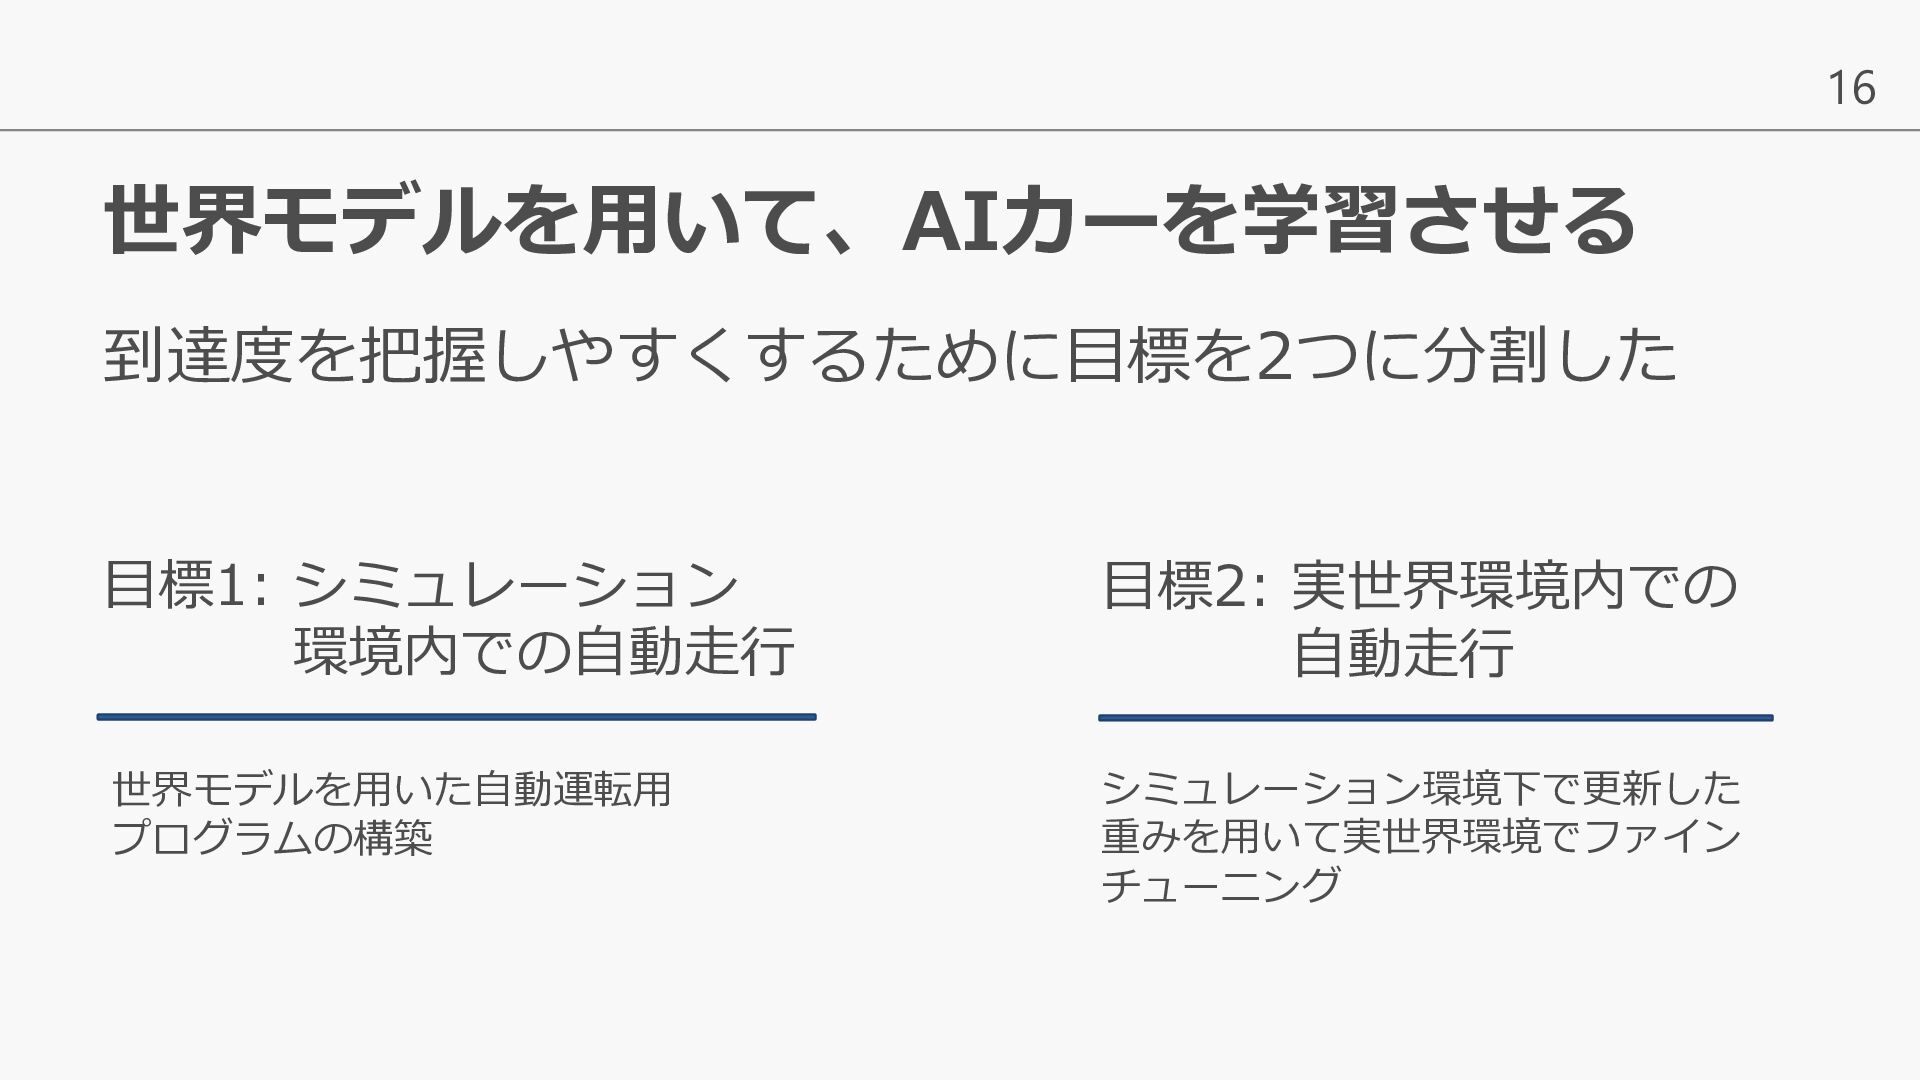
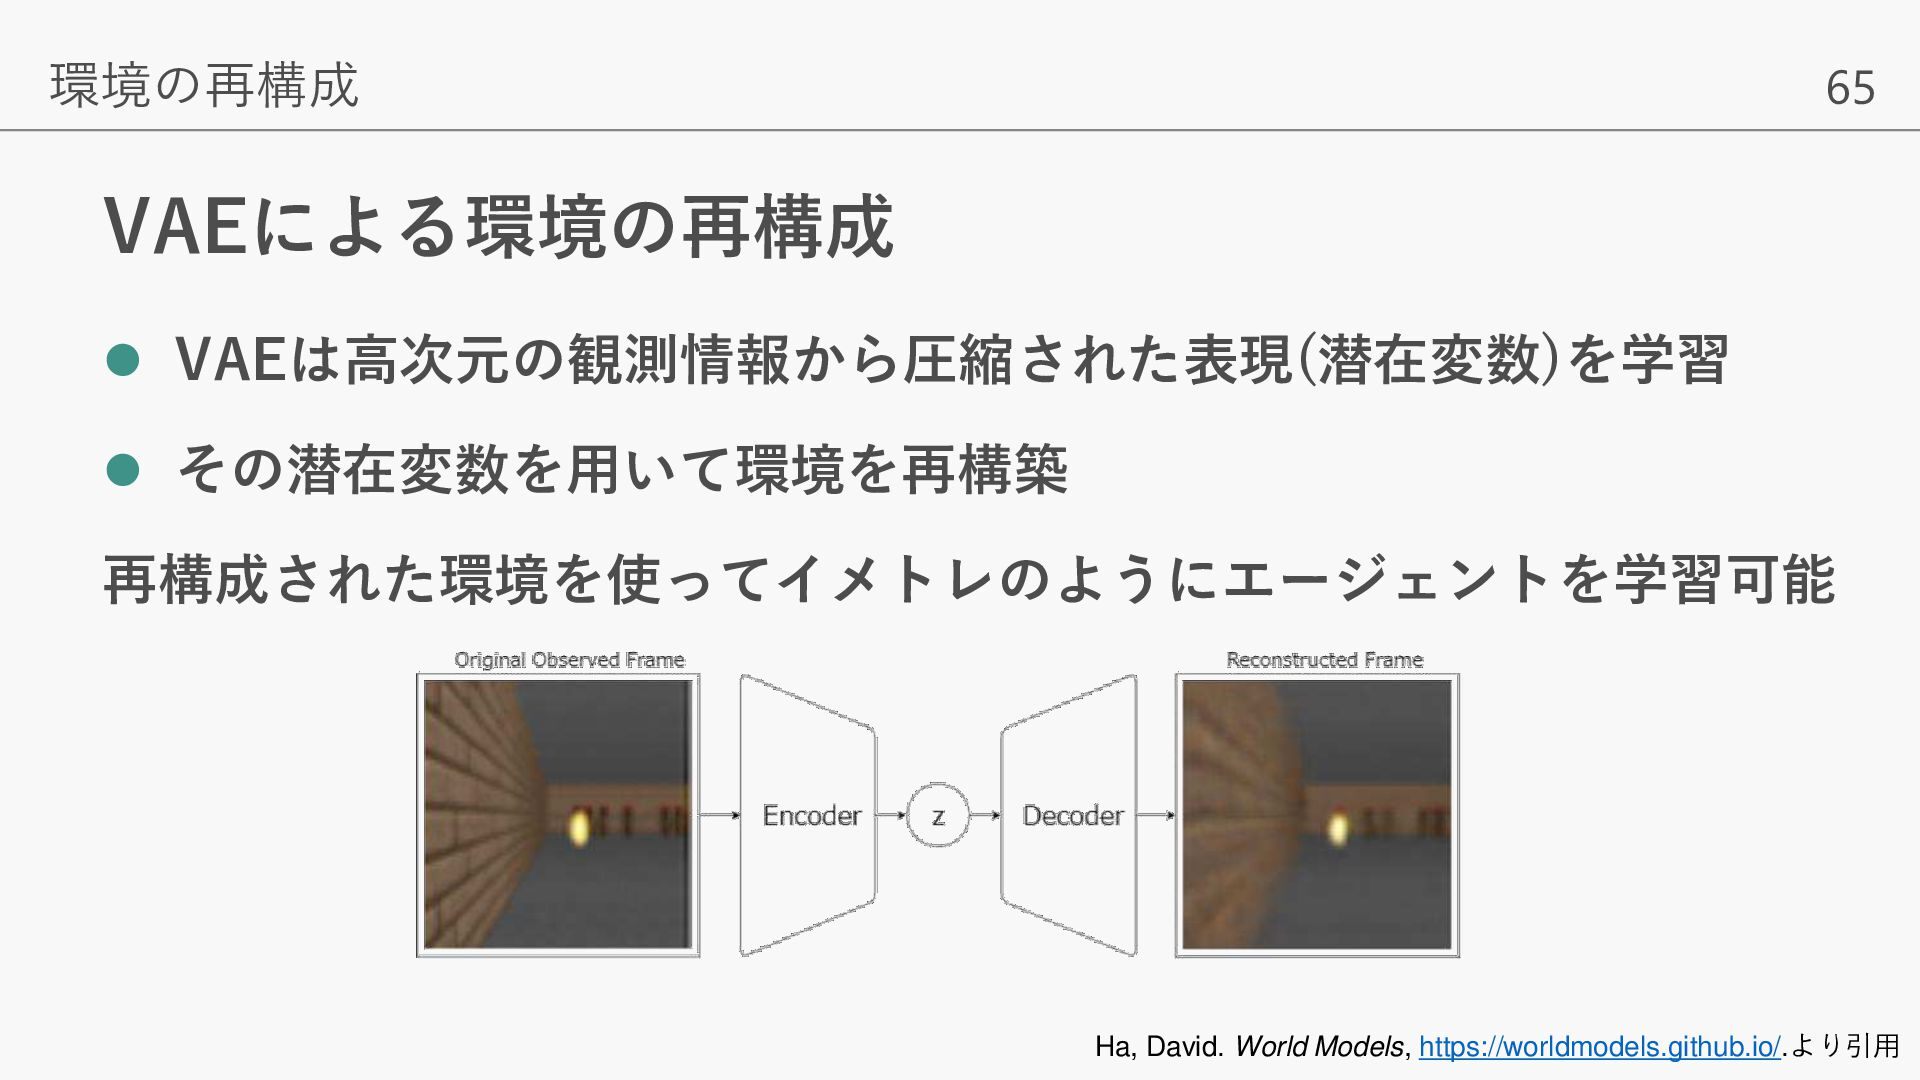
  6. 目的 14 世界モデルを用いた自動運転の実現 世界モデル 観測情報を圧縮して 本質情報を得る 環境 応用 無意識 獲得した本質情報を用

    いてシミュレーション (予測)する 「深層生成モデルと世界モデル」https://www.slideshare.net/masa_s/20201120-239349802より引用し改変
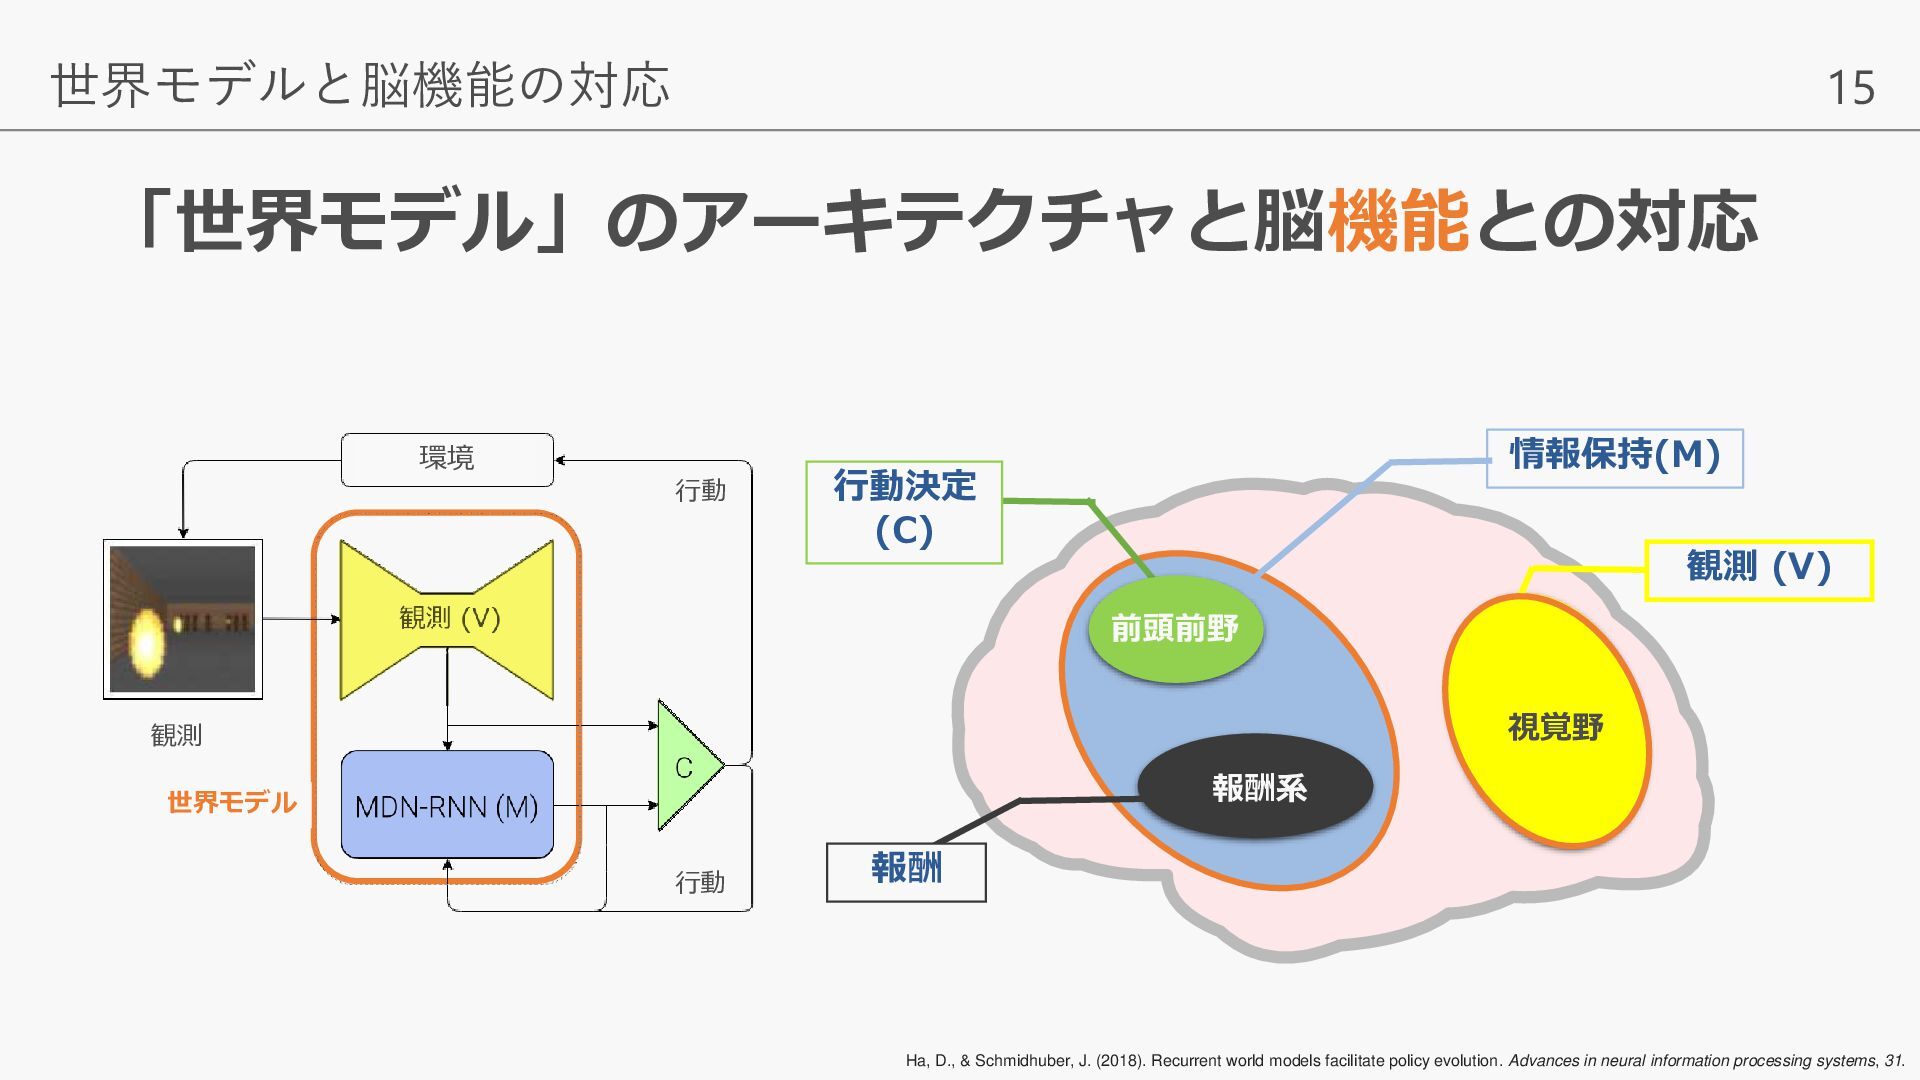
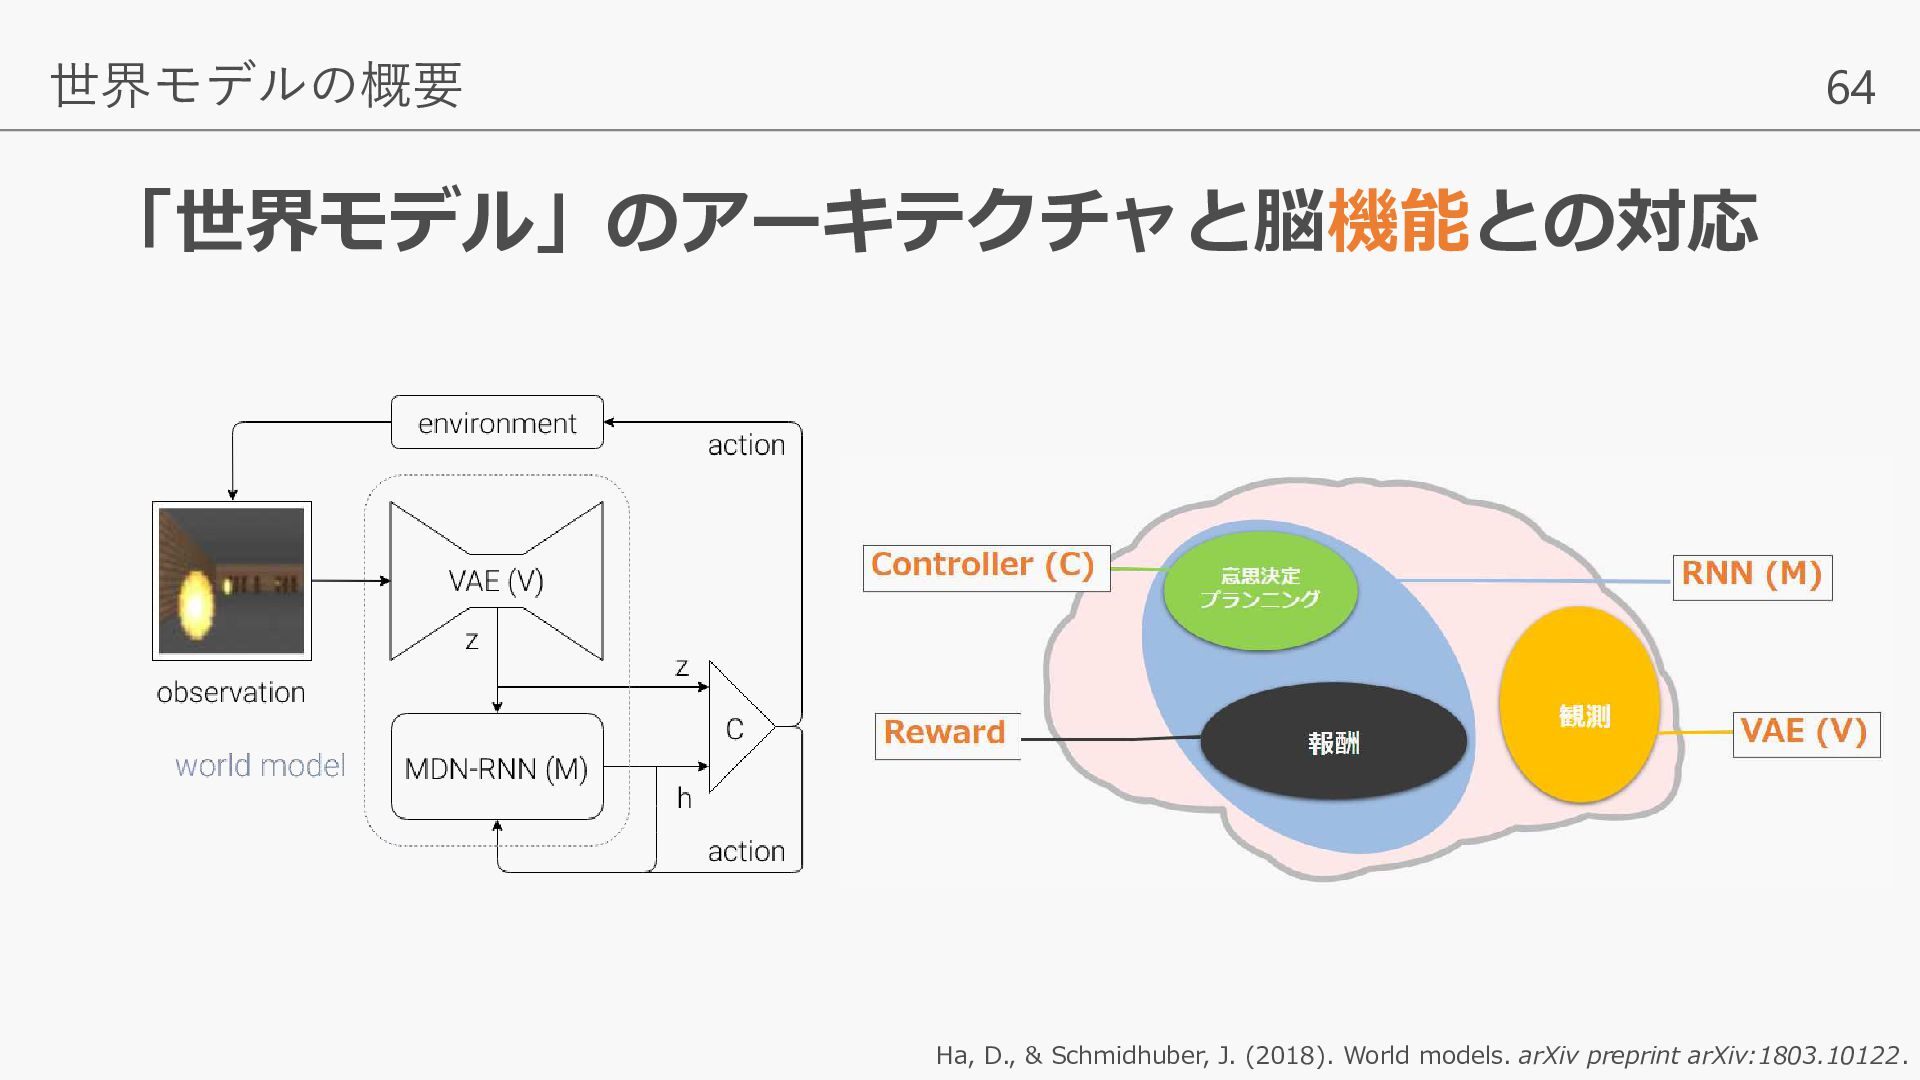
  7. 世界モデルと脳機能の対応 15 「世界モデル」のアーキテクチャと脳機能との対応 環境 行動 情報保持(M) 行動決定 (C) 観測 (V)

    観測 (V) 前頭前野 視覚野 観測 報酬系 世界モデル 行動 報酬 Ha, D., & Schmidhuber, J. (2018). Recurrent world models facilitate policy evolution. Advances in neural information processing systems, 31.
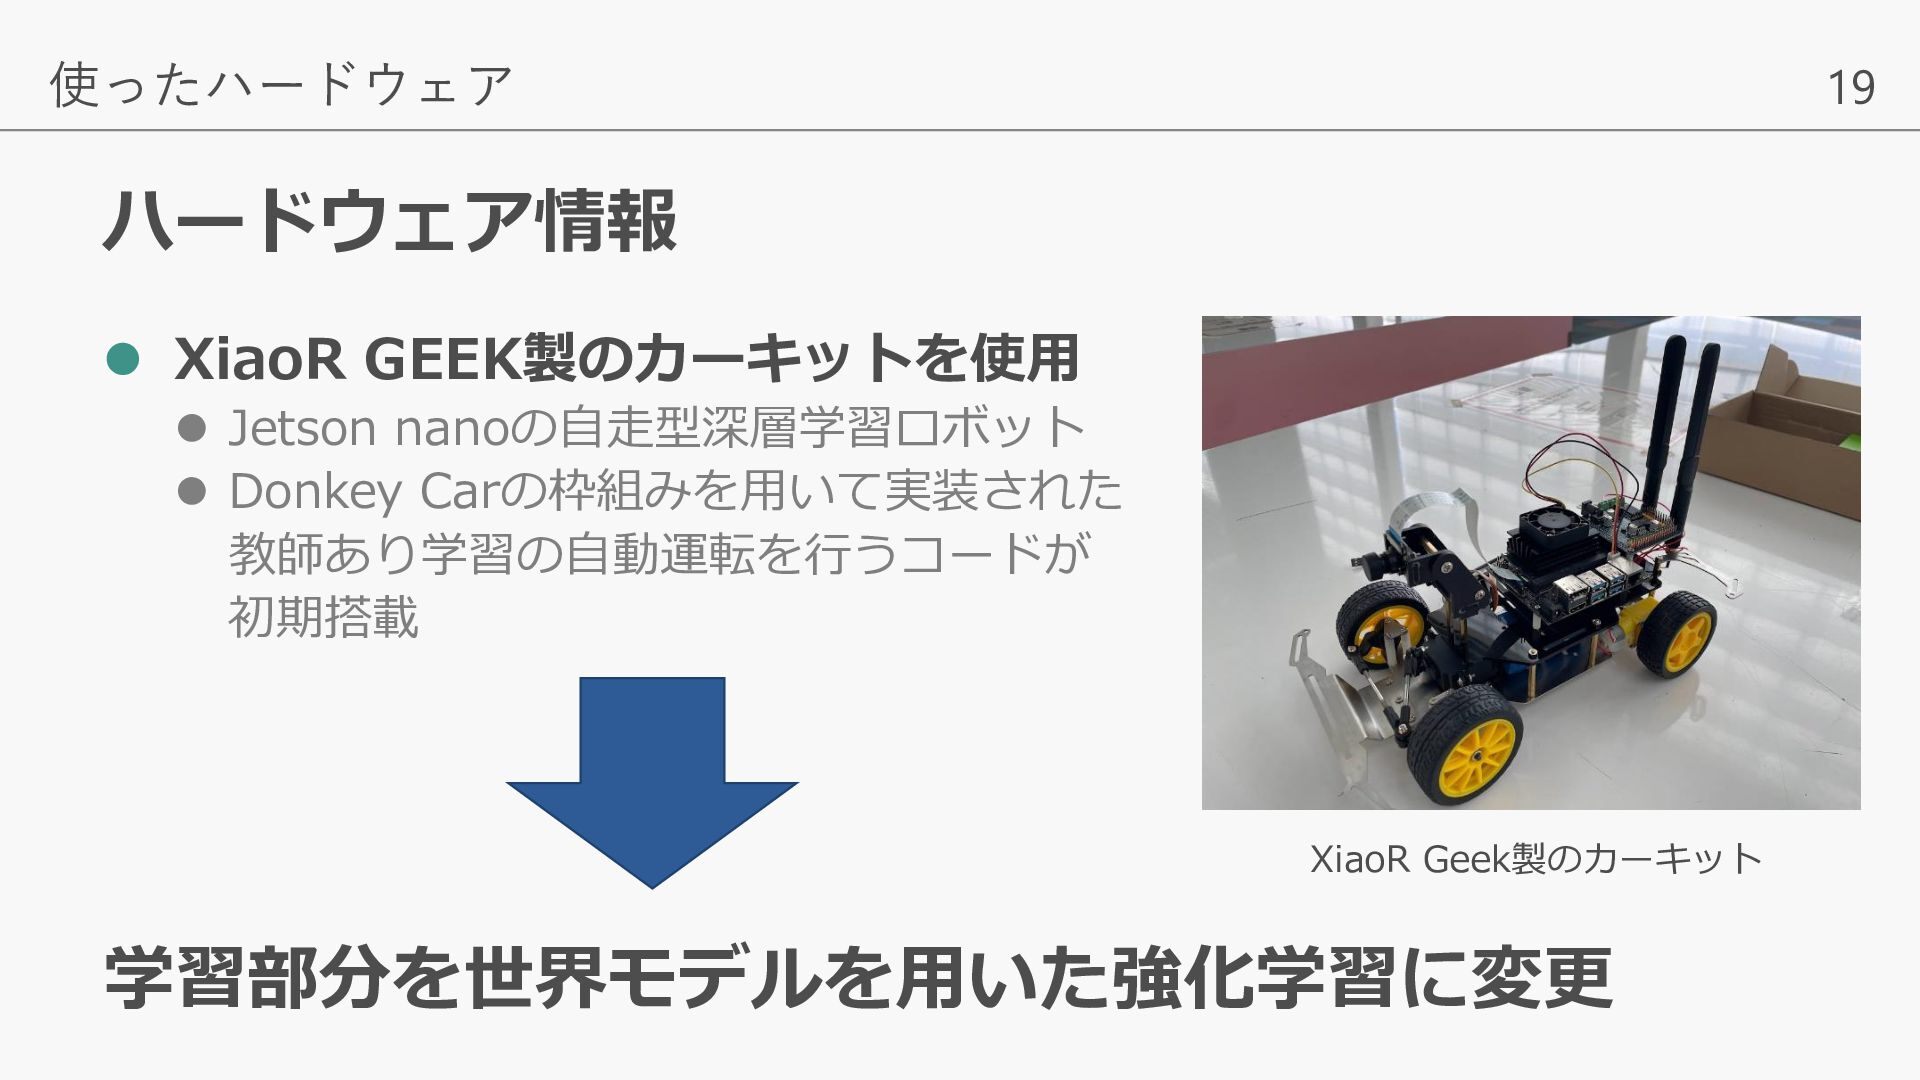
  8. 使ったハードウェア 19 ハードウェア情報 ⚫ XiaoR GEEK製のカーキットを使用 ⚫ Jetson nanoの自走型深層学習ロボット ⚫

    Donkey Carの枠組みを用いて実装された 教師あり学習の自動運転を行うコードが 初期搭載 XiaoR Geek製のカーキット 学習部分を世界モデルを用いた強化学習に変更
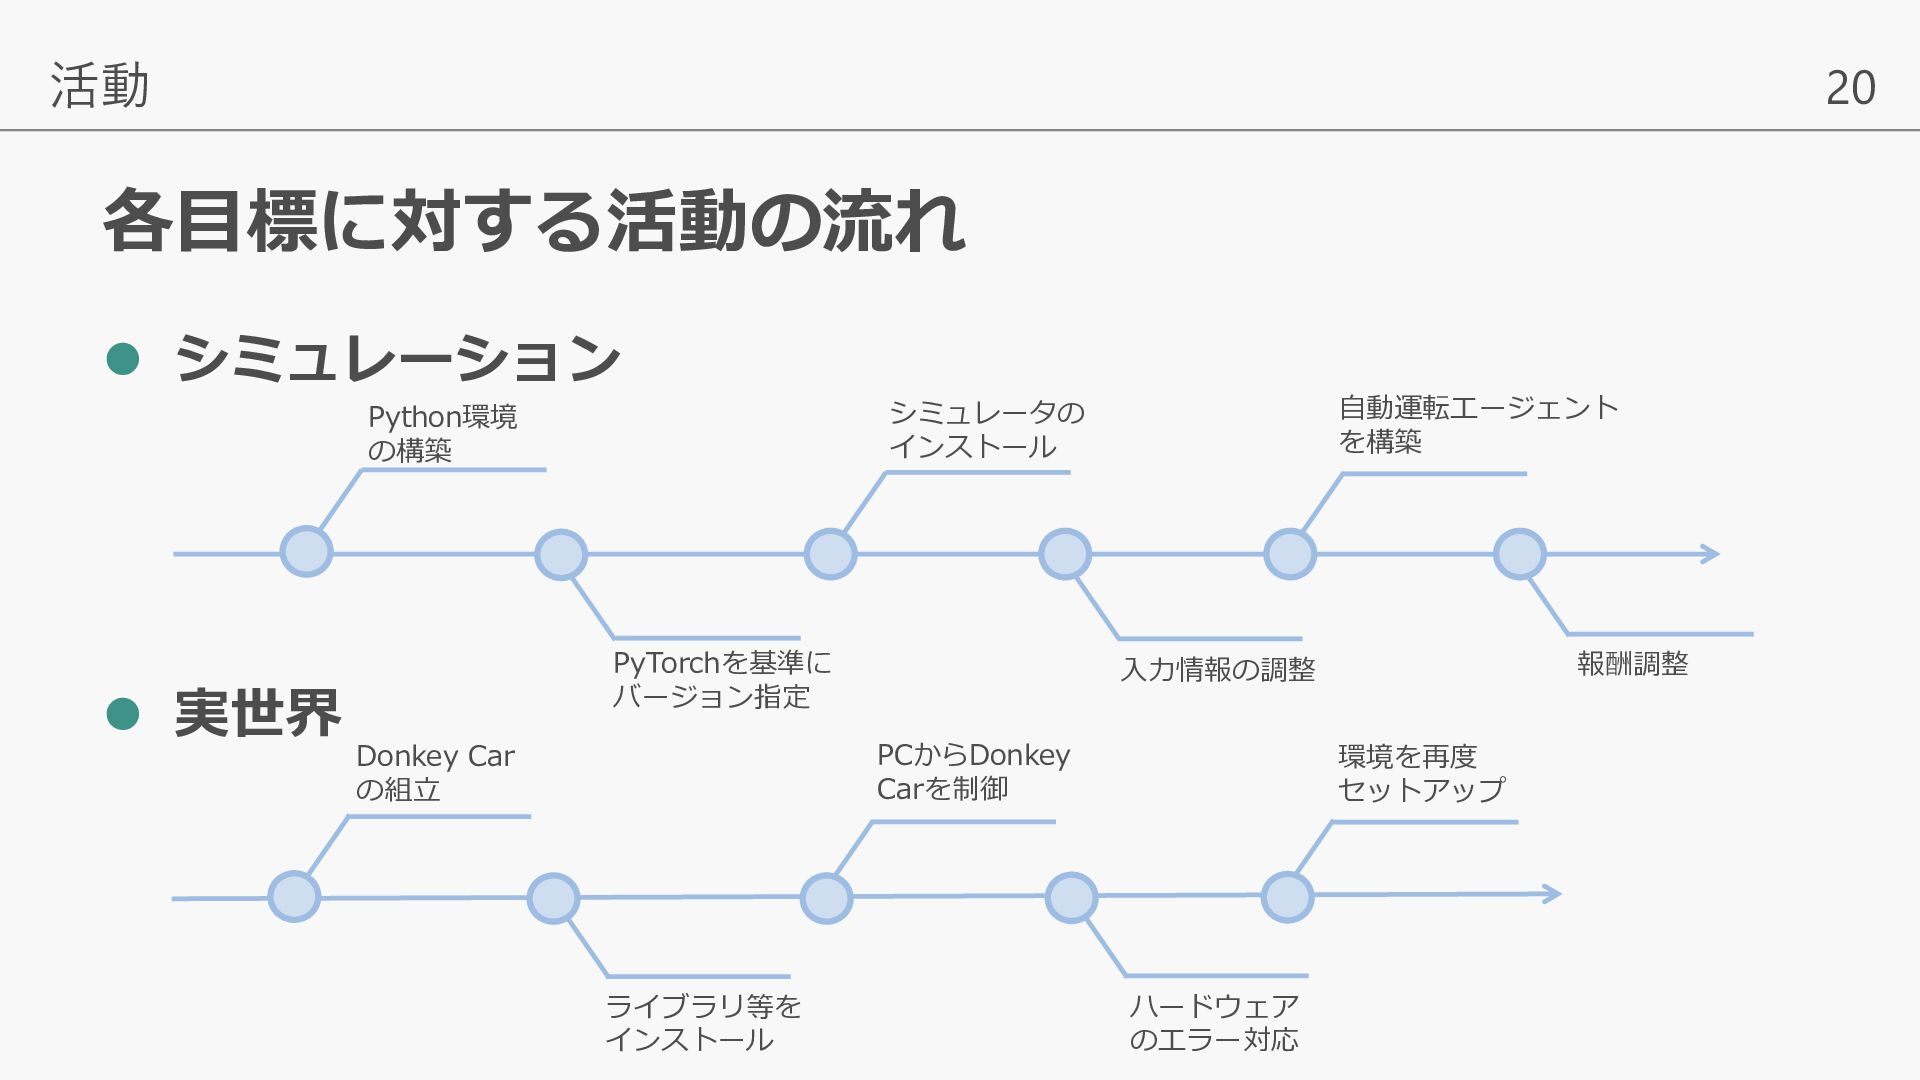
  9. 活動 20 各目標に対する活動の流れ ⚫ シミュレーション Python環境 の構築 ⚫ 実世界 自動運転エージェント

    を構築 シミュレータの インストール 環境を再度 セットアップ PCからDonkey Carを制御 Donkey Car の組立 ライブラリ等を インストール 報酬調整 入力情報の調整 PyTorchを基準に バージョン指定 ハードウェア のエラー対応
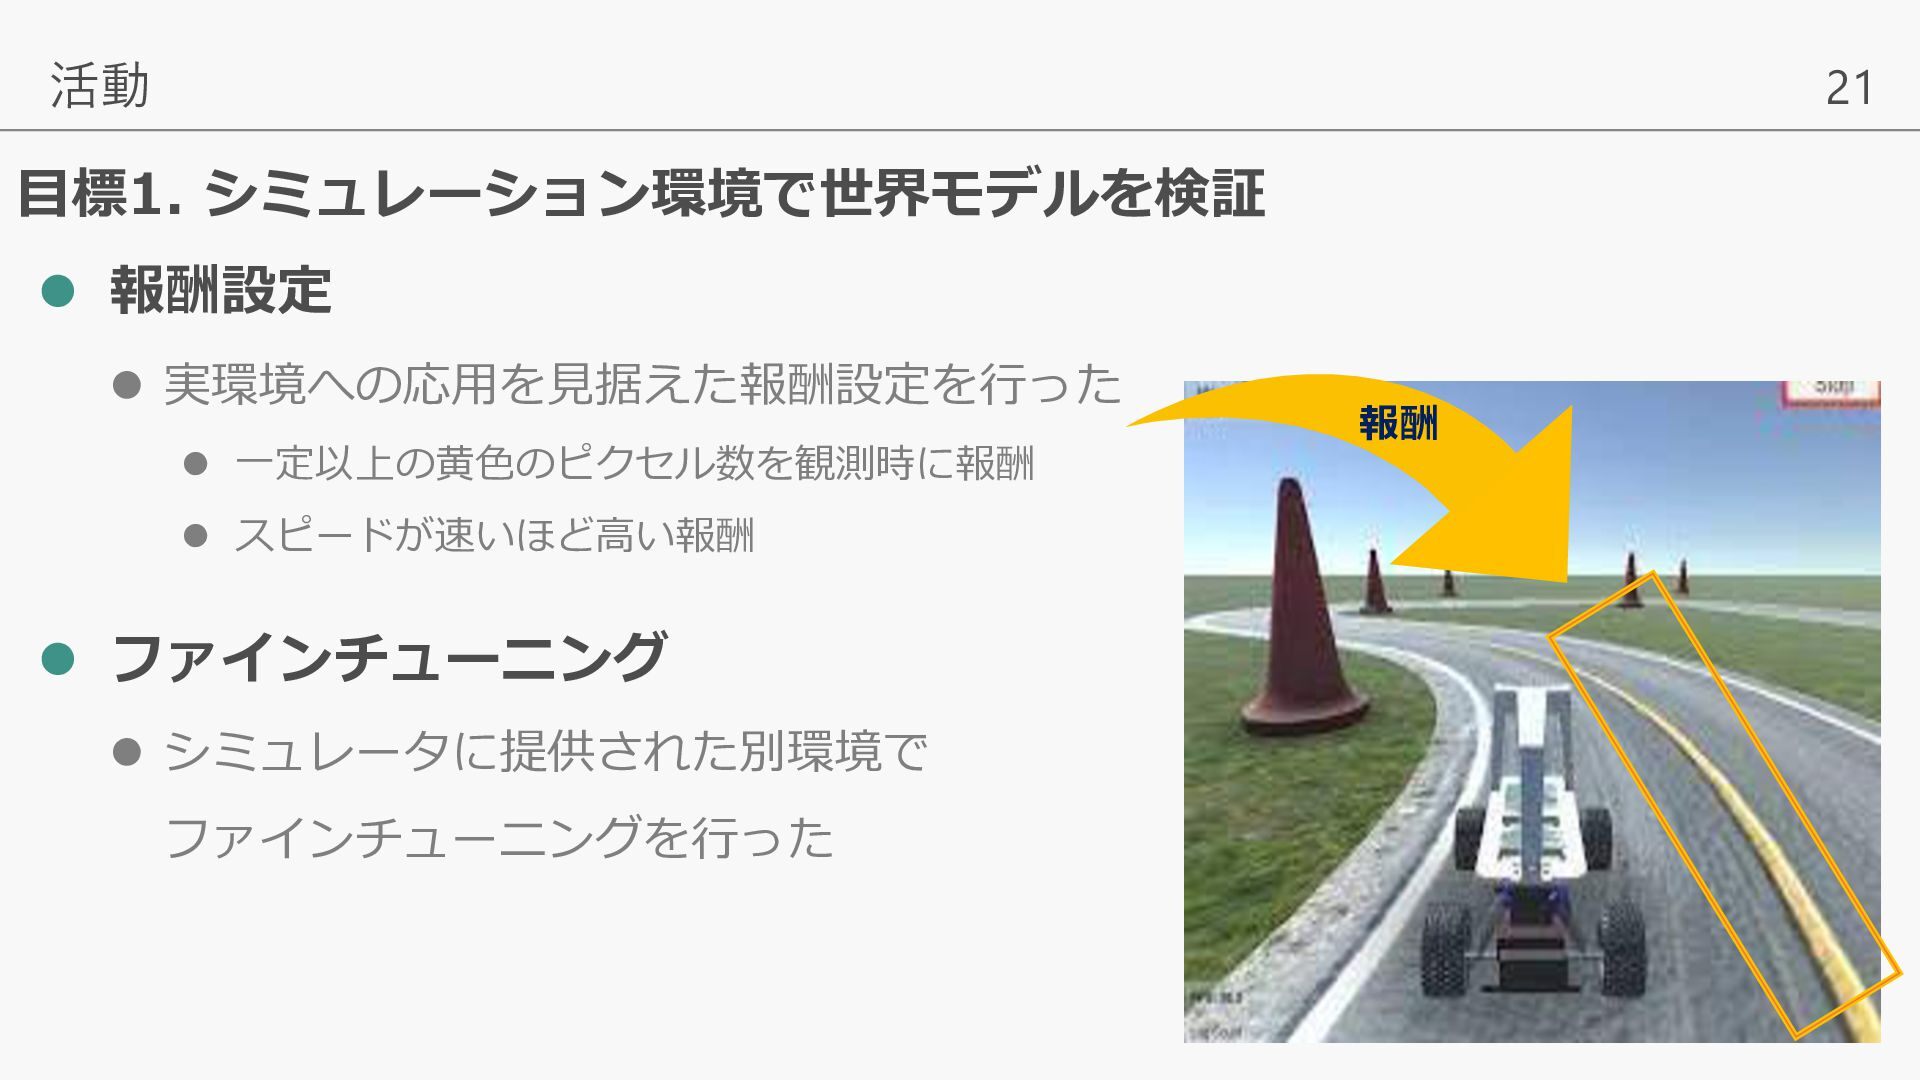
  10. 活動 21 目標1. シミュレーション環境で世界モデルを検証 ⚫ 報酬設定 ⚫ 実環境への応用を見据えた報酬設定を行った ⚫ 一定以上の黄色のピクセル数を観測時に報酬

    ⚫ スピードが速いほど高い報酬 ⚫ ファインチューニング ⚫ シミュレータに提供された別環境で ファインチューニングを行った 報酬
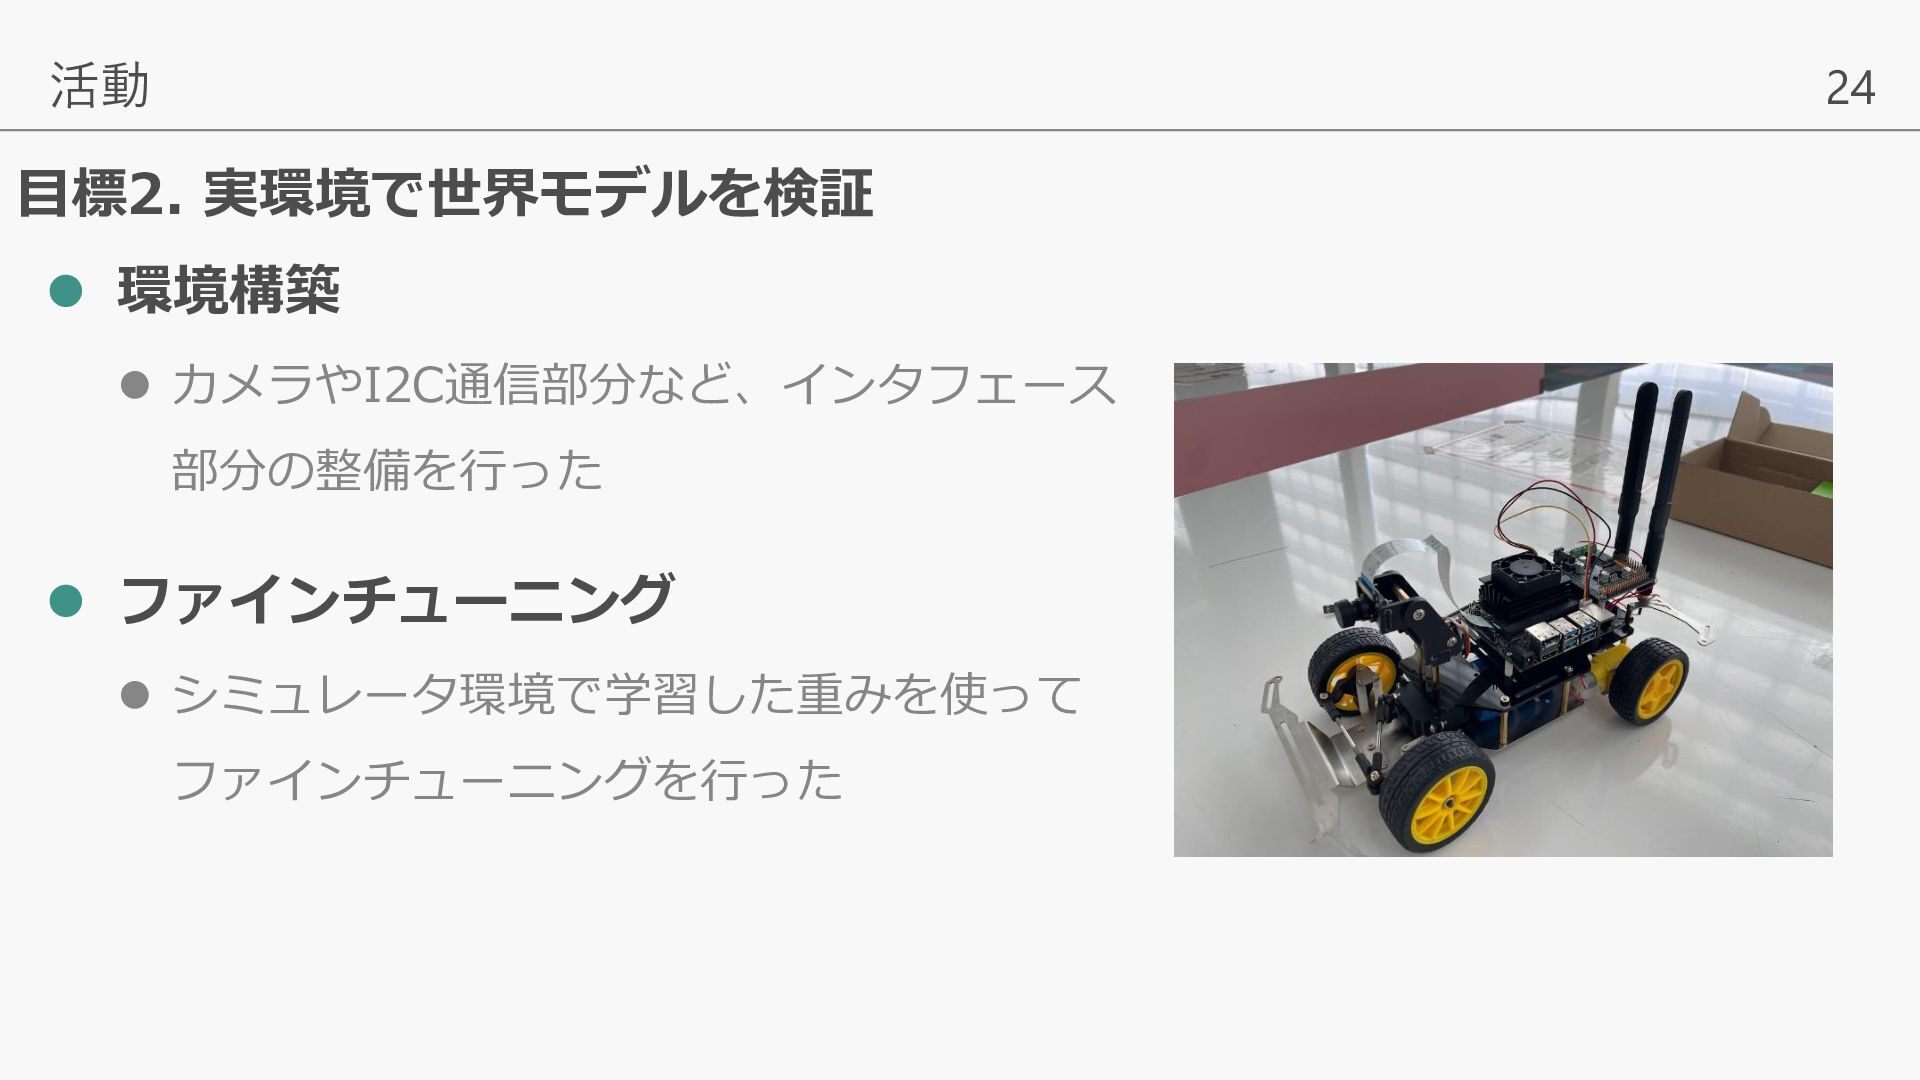
  11. 活動 24 目標2. 実環境で世界モデルを検証 ⚫ 環境構築 ⚫ カメラやI2C通信部分など、インタフェース 部分の整備を行った ⚫

    ファインチューニング ⚫ シミュレータ環境で学習した重みを使って ファインチューニングを行った
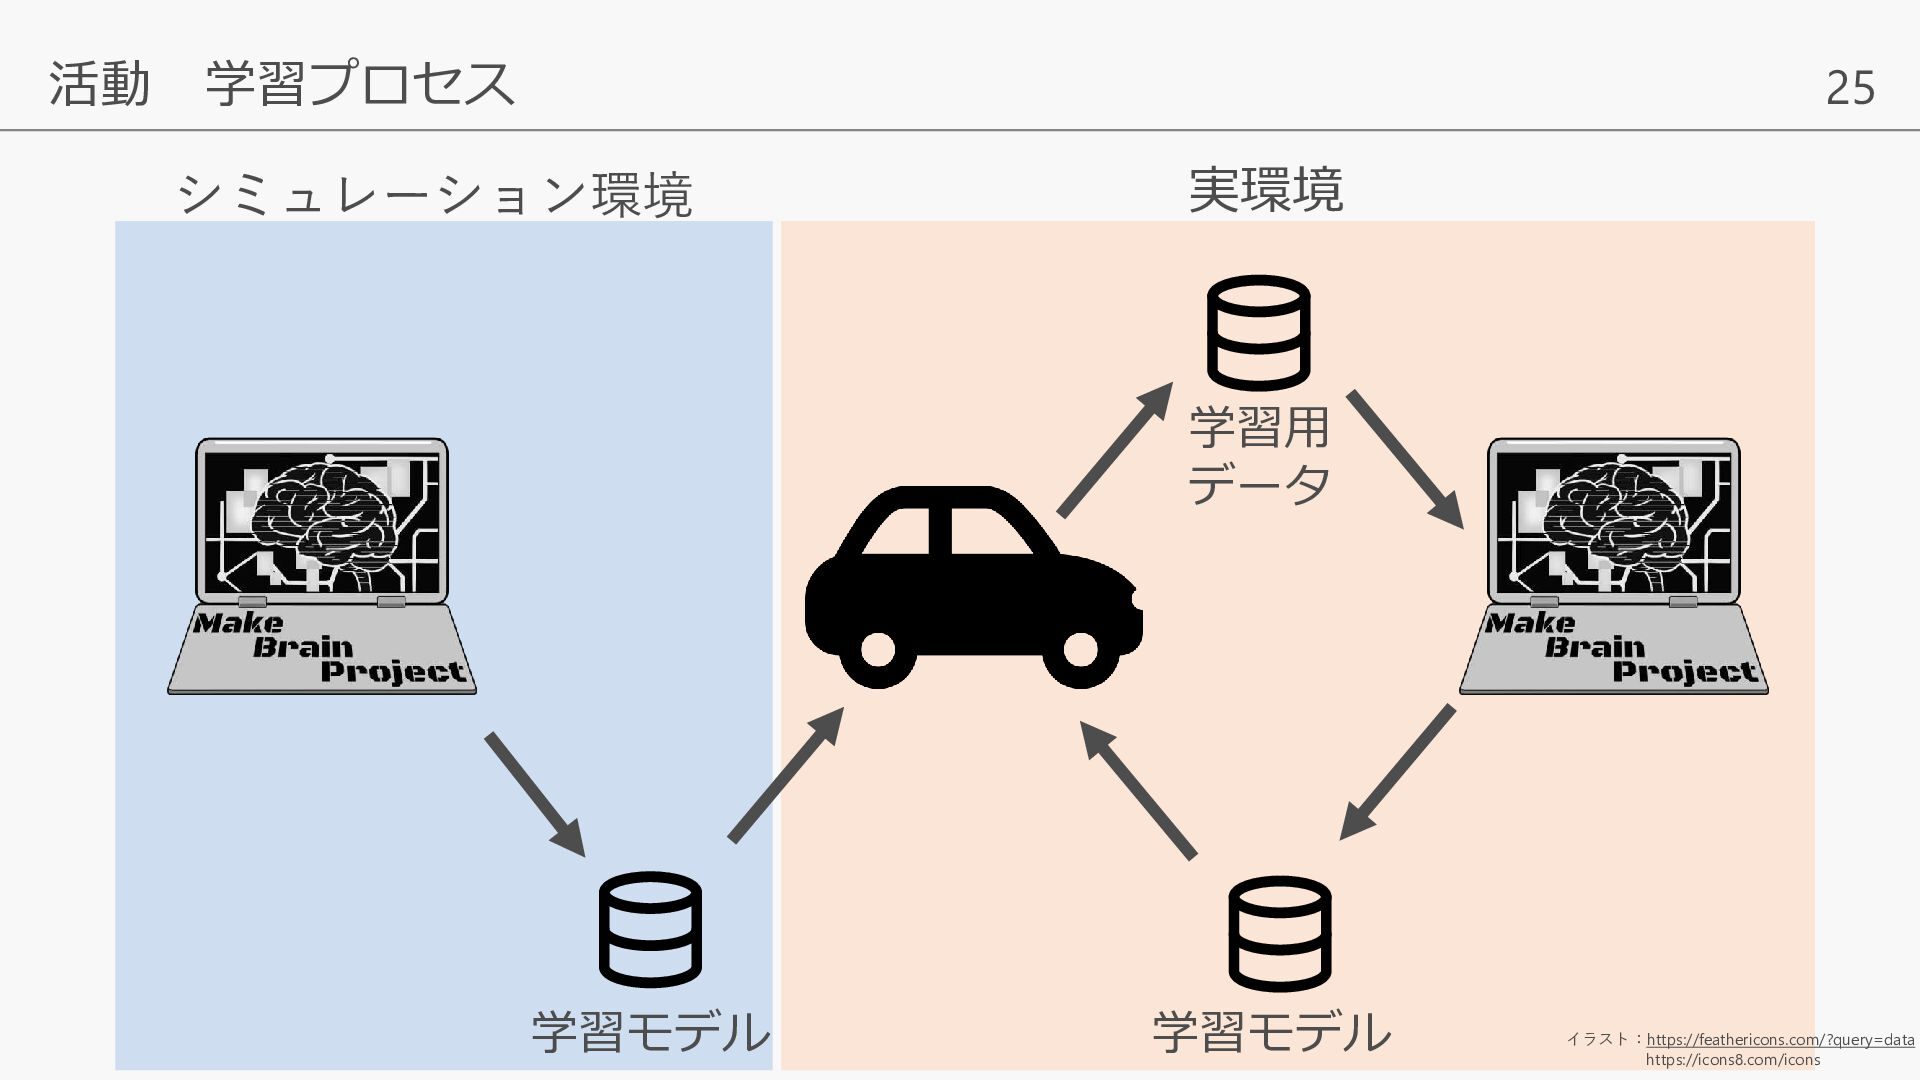
  12. 活動 26 目標2. 実世界結果 ⚫ シミュレーション環境で作成された重みで走行できた ⚫ 適切な走行ができた ⚫ 実世界で得られた観測情報を用いて、重みの更新を行った

    ⚫ Jetson nanoではメモリ不足 ⚫ Donkey Carでは重みを使用して走行し、観測データを収集 ⚫ PCで集めた観測データを使用し、世界モデルを用いた学習を行った
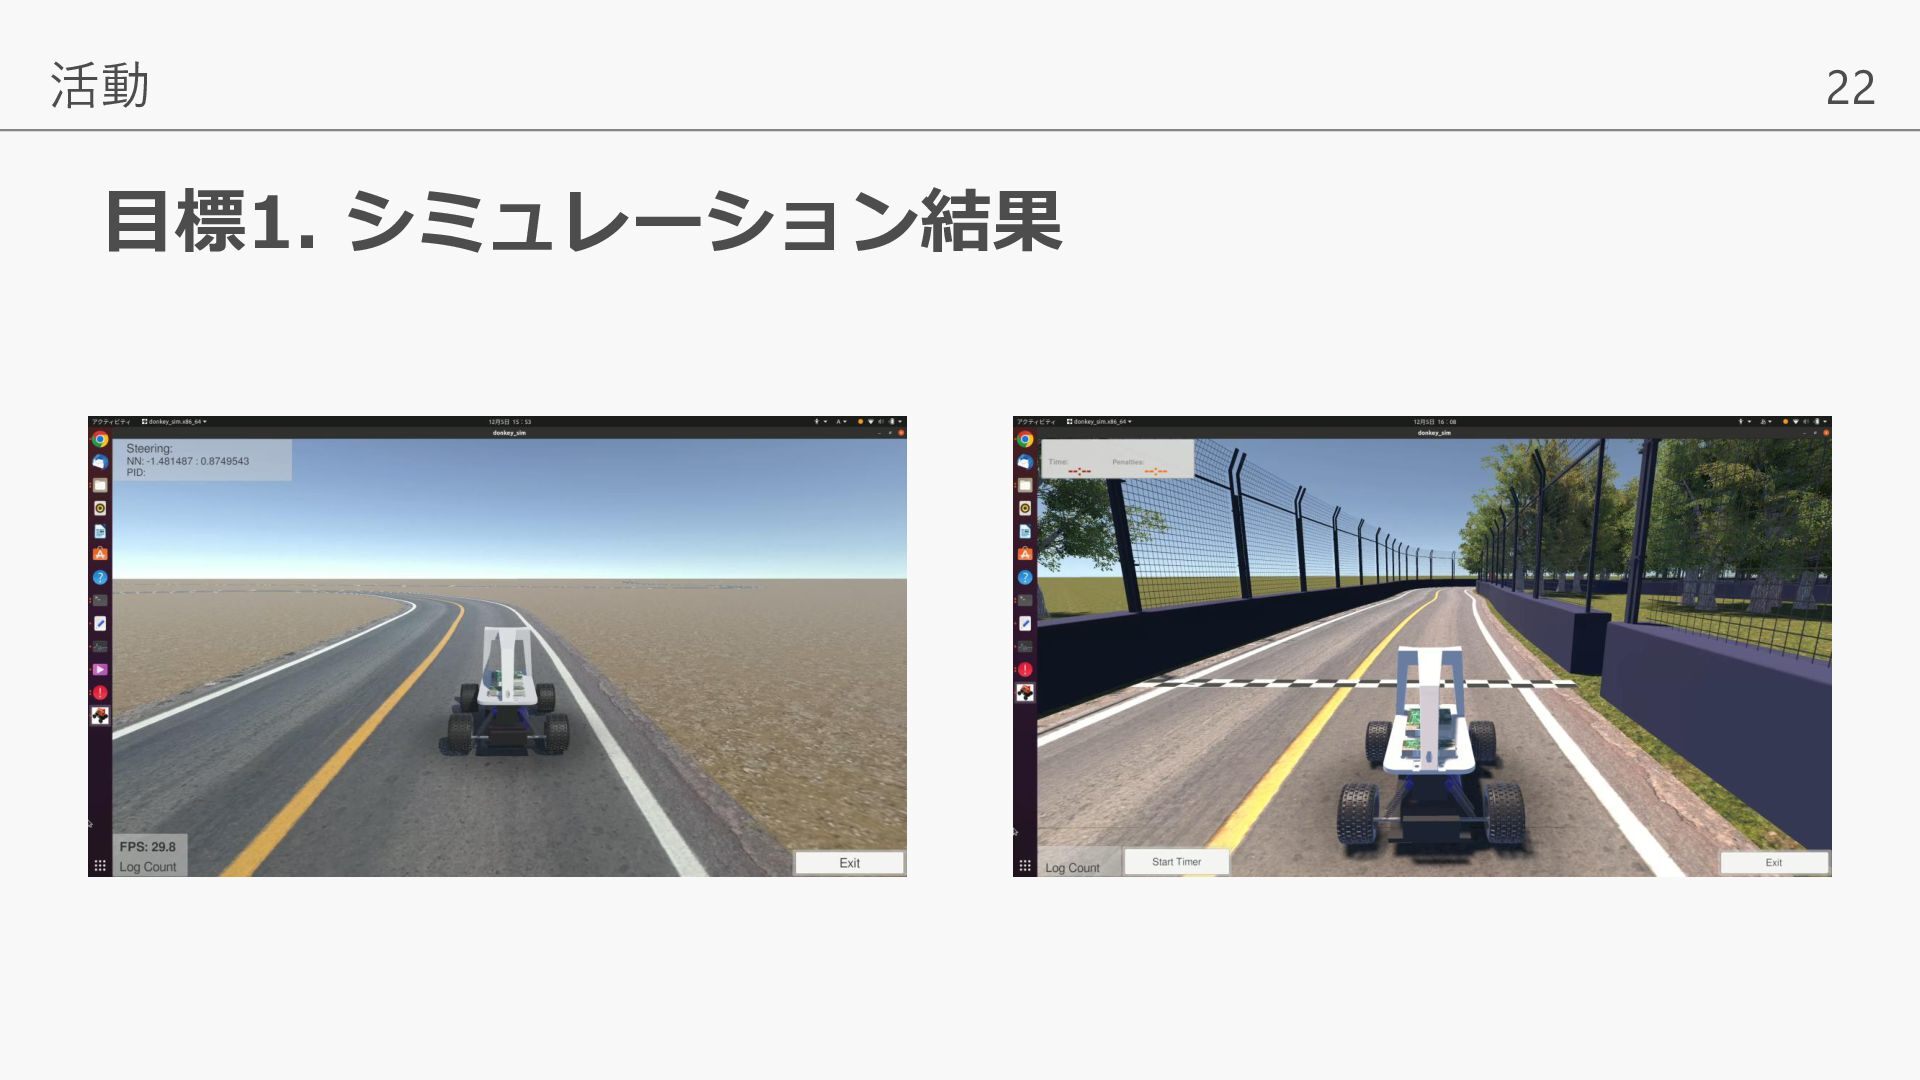
  13. まとめ 世界モデルを用いた自動運転の実現 ⚫ 目標1: シミュレーション環境内での自動走行 ⚫ 実世界に向けた報酬設定で適切に自動走行できた ⚫ ファインチューニングの結果、他の環境でも適切な自動走行を確認 ⚫

    目標2: 実世界環境内での自動走行 ⚫ シミュレーションで学習した重みで実環境を走行できた ⚫ 実環境の観測データで重みの更新を行った ⚫ 世界モデルの実環境における可用性を確認した 28
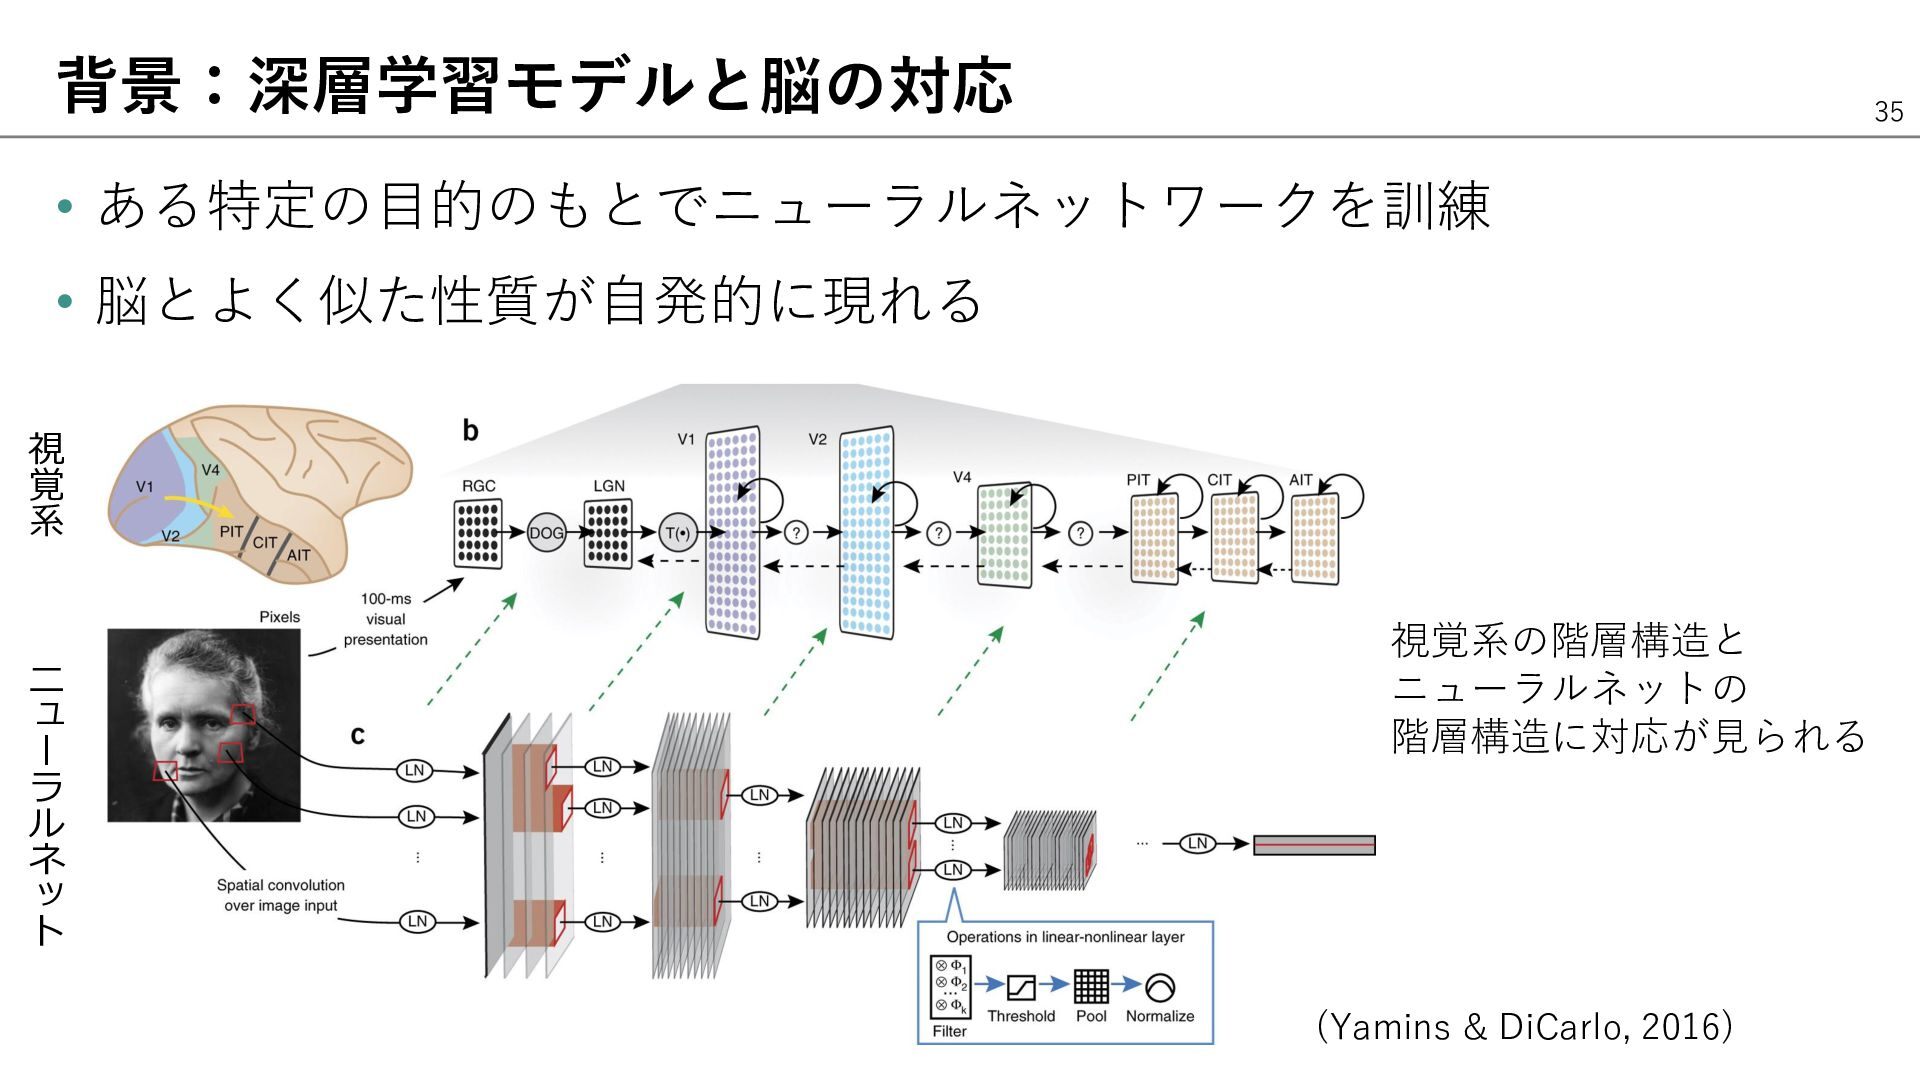
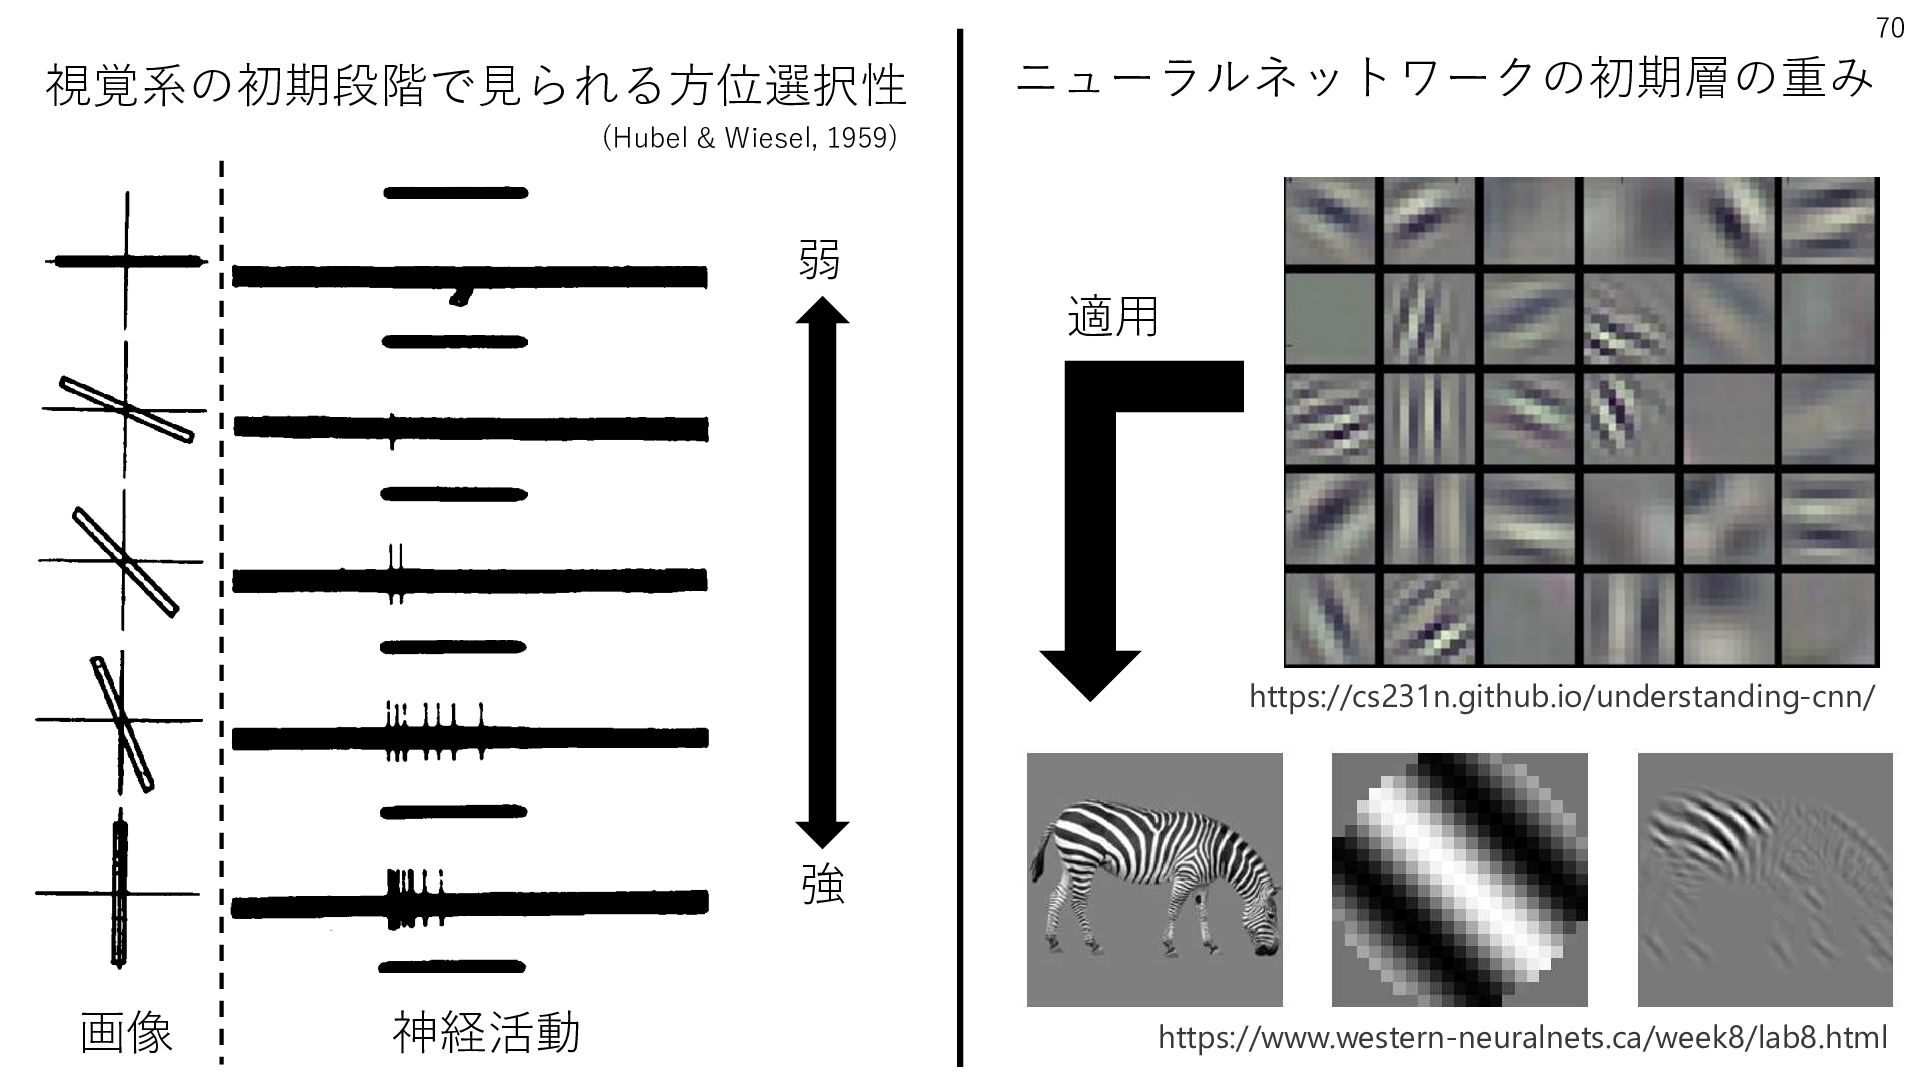
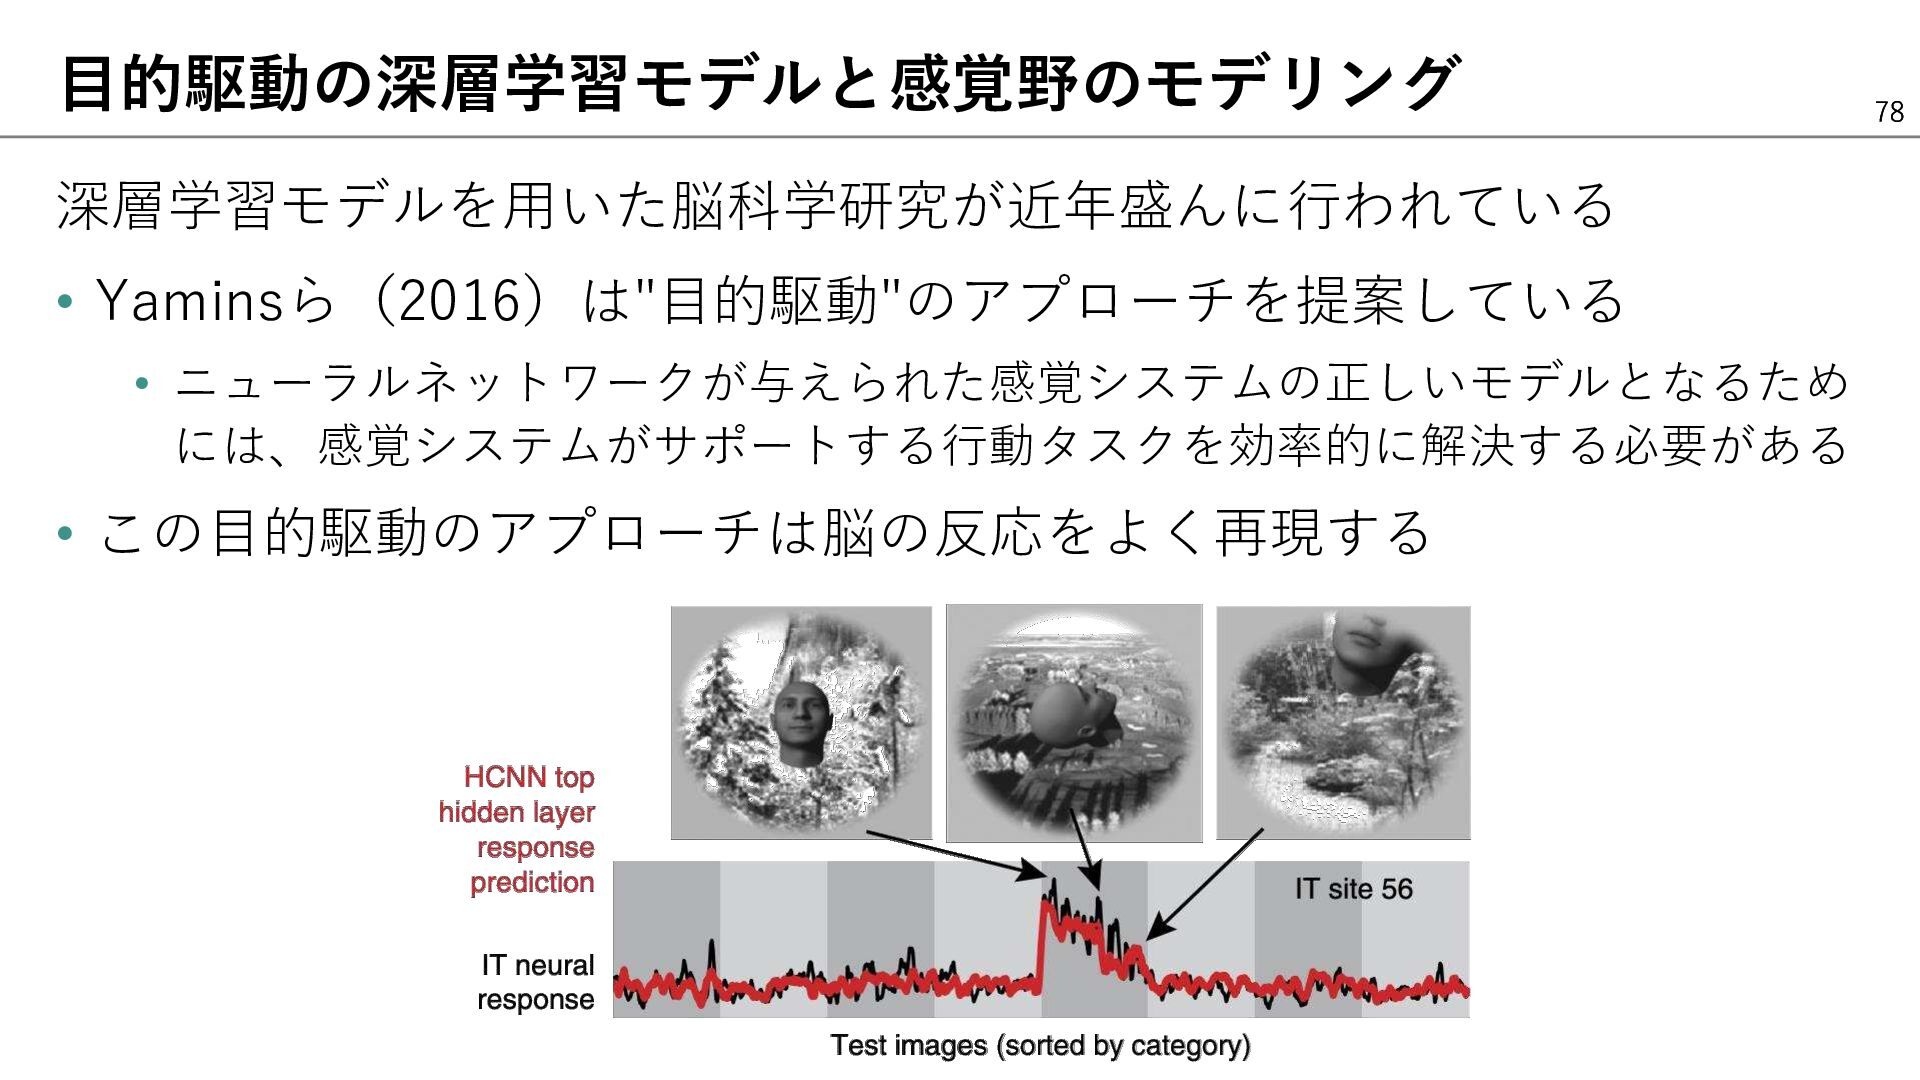
  14. 背景:深層学習モデルと脳の対応 35 • ある特定の目的のもとでニューラルネットワークを訓練 • 脳とよく似た性質が自発的に現れる 視 覚 系 ニ

    ュ ー ラ ル ネ ッ ト 視覚系の階層構造と ニューラルネットの 階層構造に対応が見られる (Yamins & DiCarlo, 2016)
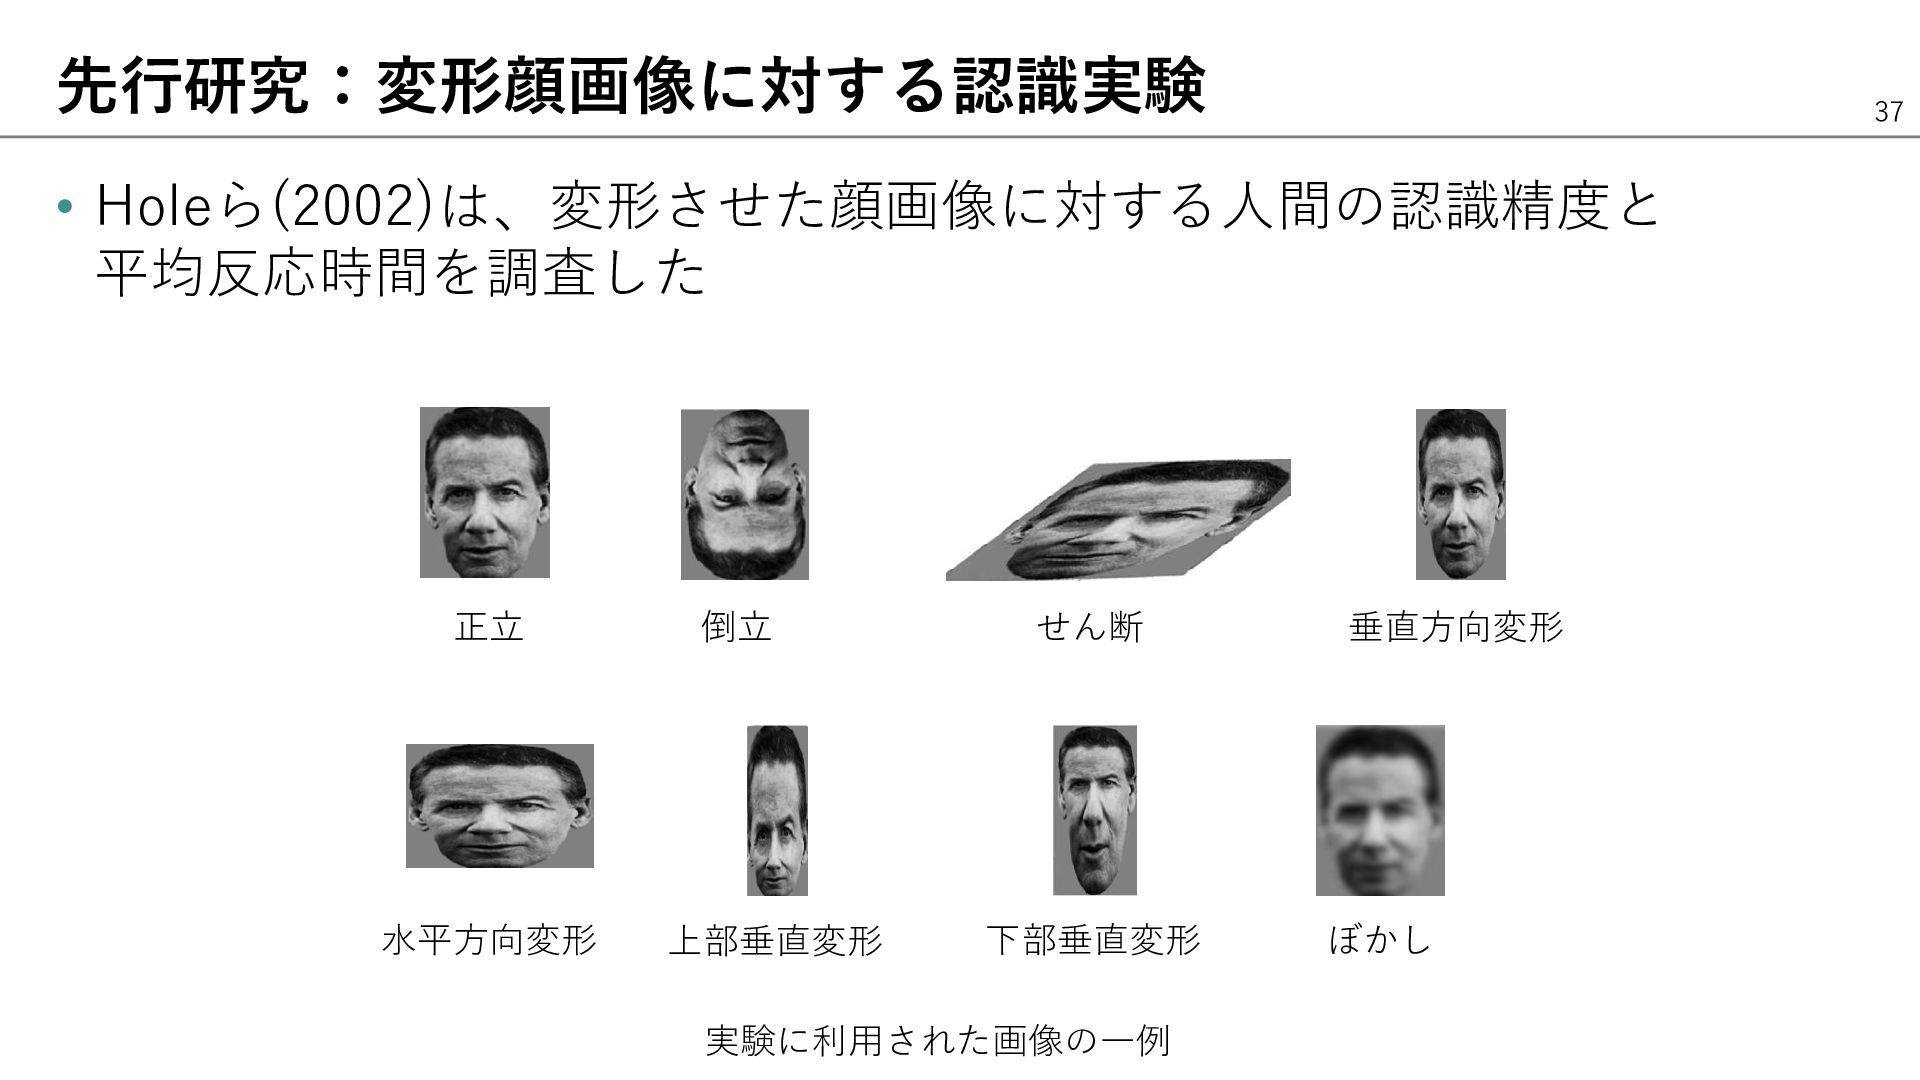
  15. 参考文献 • Hole, G. J., George, P. A., Eaves, K.,

    & Rasek, A. (2002). Effects of geometric distortions on face-recognition performance. Perception, 31(10), 1221-1240. • Yamins, D. L., & DiCarlo, J. J. (2016). Using goal-driven deep learning models to understand sensory cortex. Nature neuroscience, 19(3), 356-365. 45
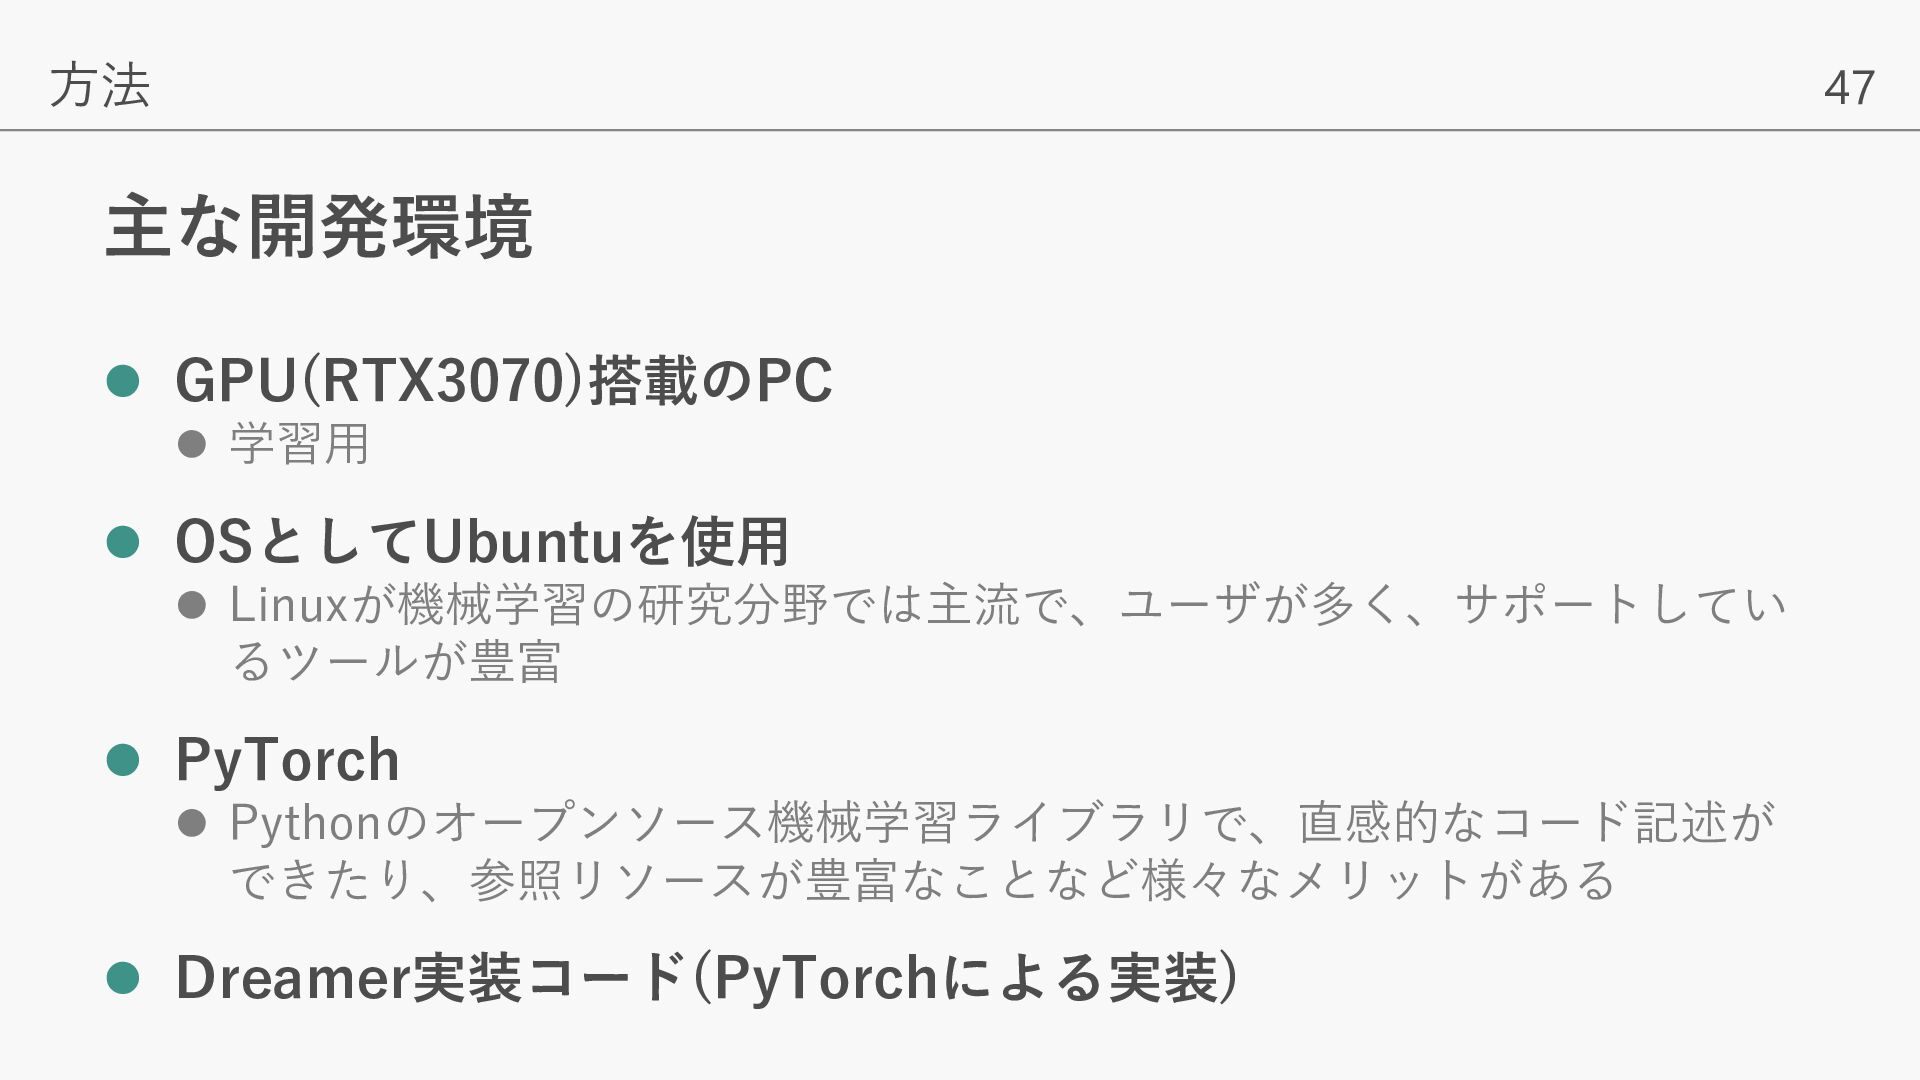
  16. 方法 47 主な開発環境 ⚫ GPU(RTX3070)搭載のPC ⚫ 学習用 ⚫ OSとしてUbuntuを使用 ⚫

    Linuxが機械学習の研究分野では主流で、ユーザが多く、サポートしてい るツールが豊富 ⚫ PyTorch ⚫ Pythonのオープンソース機械学習ライブラリで、直感的なコード記述が できたり、参照リソースが豊富なことなど様々なメリットがある ⚫ Dreamer実装コード(PyTorchによる実装)
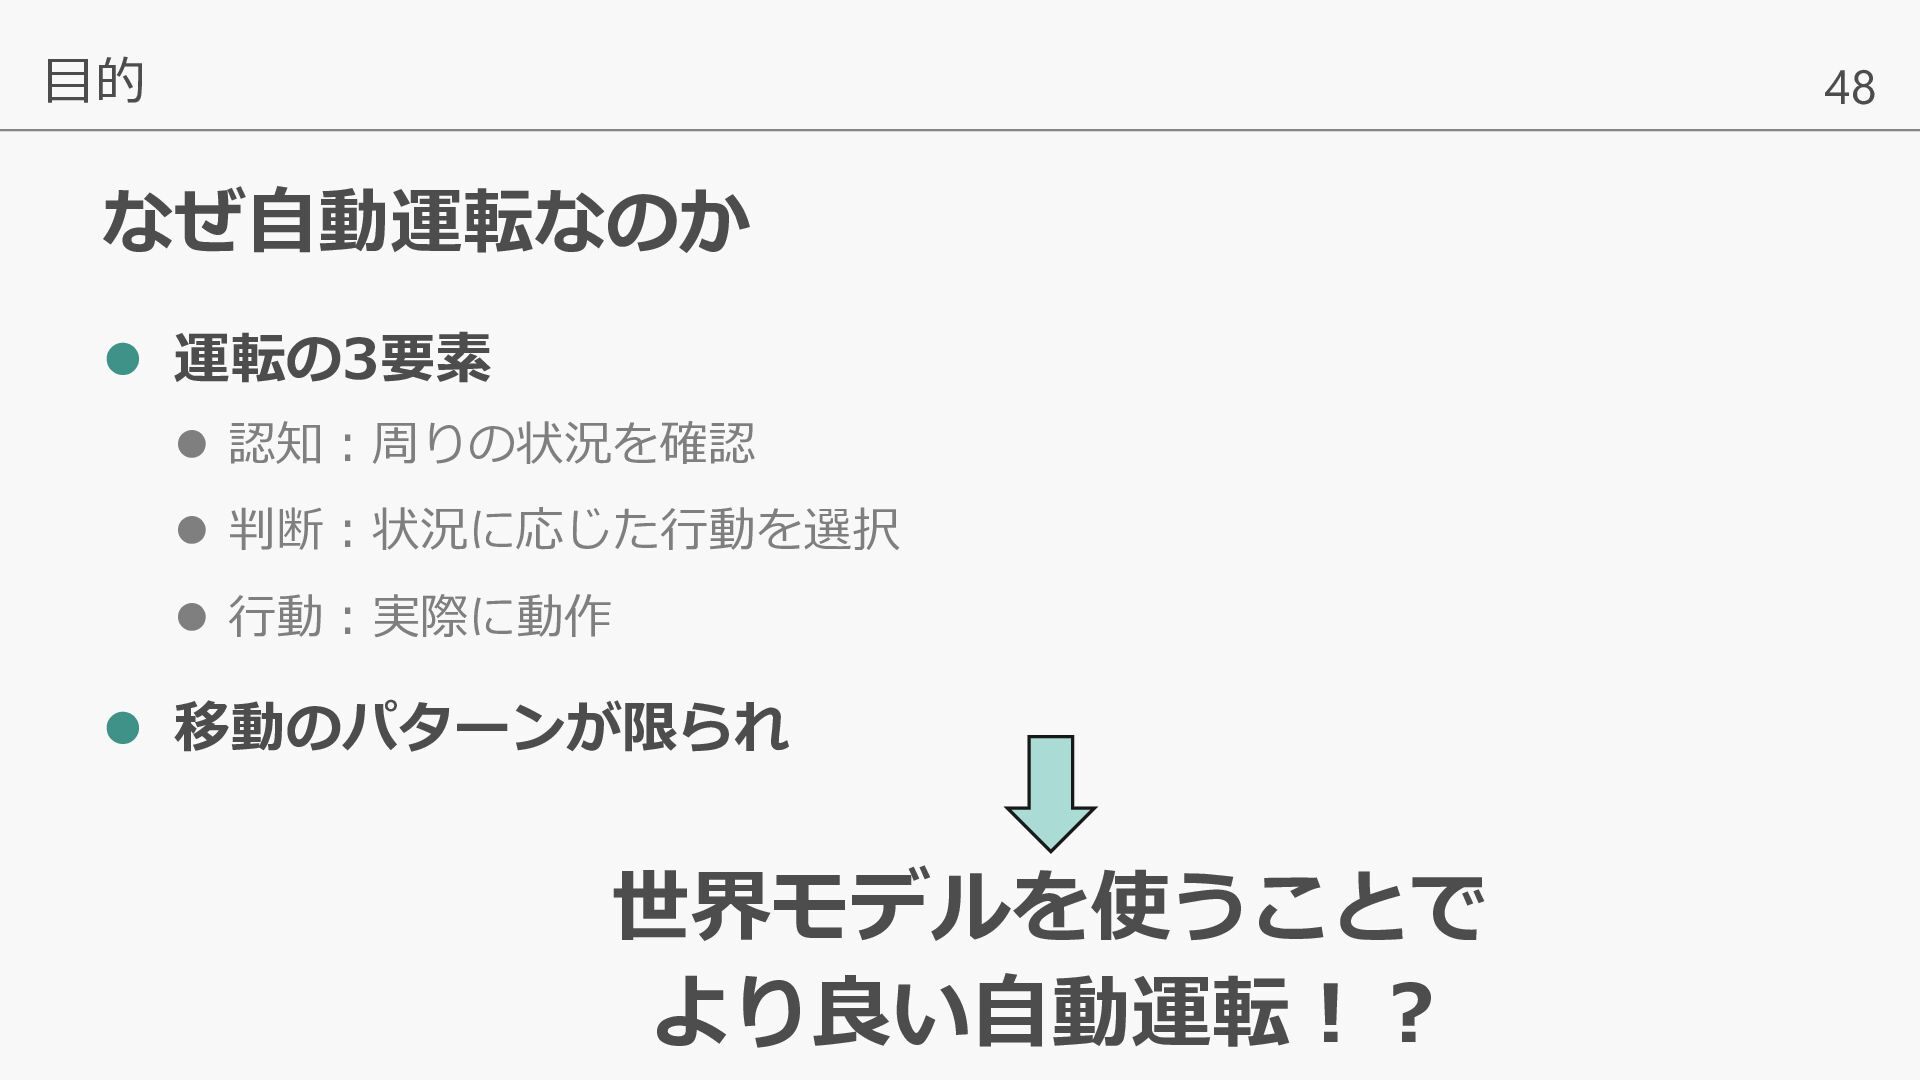
  17. 目的 48 なぜ自動運転なのか ⚫ 運転の3要素 ⚫ 認知:周りの状況を確認 ⚫ 判断:状況に応じた行動を選択 ⚫

    行動:実際に動作 ⚫ 移動のパターンが限られ 世界モデルを使うことで より良い自動運転!?
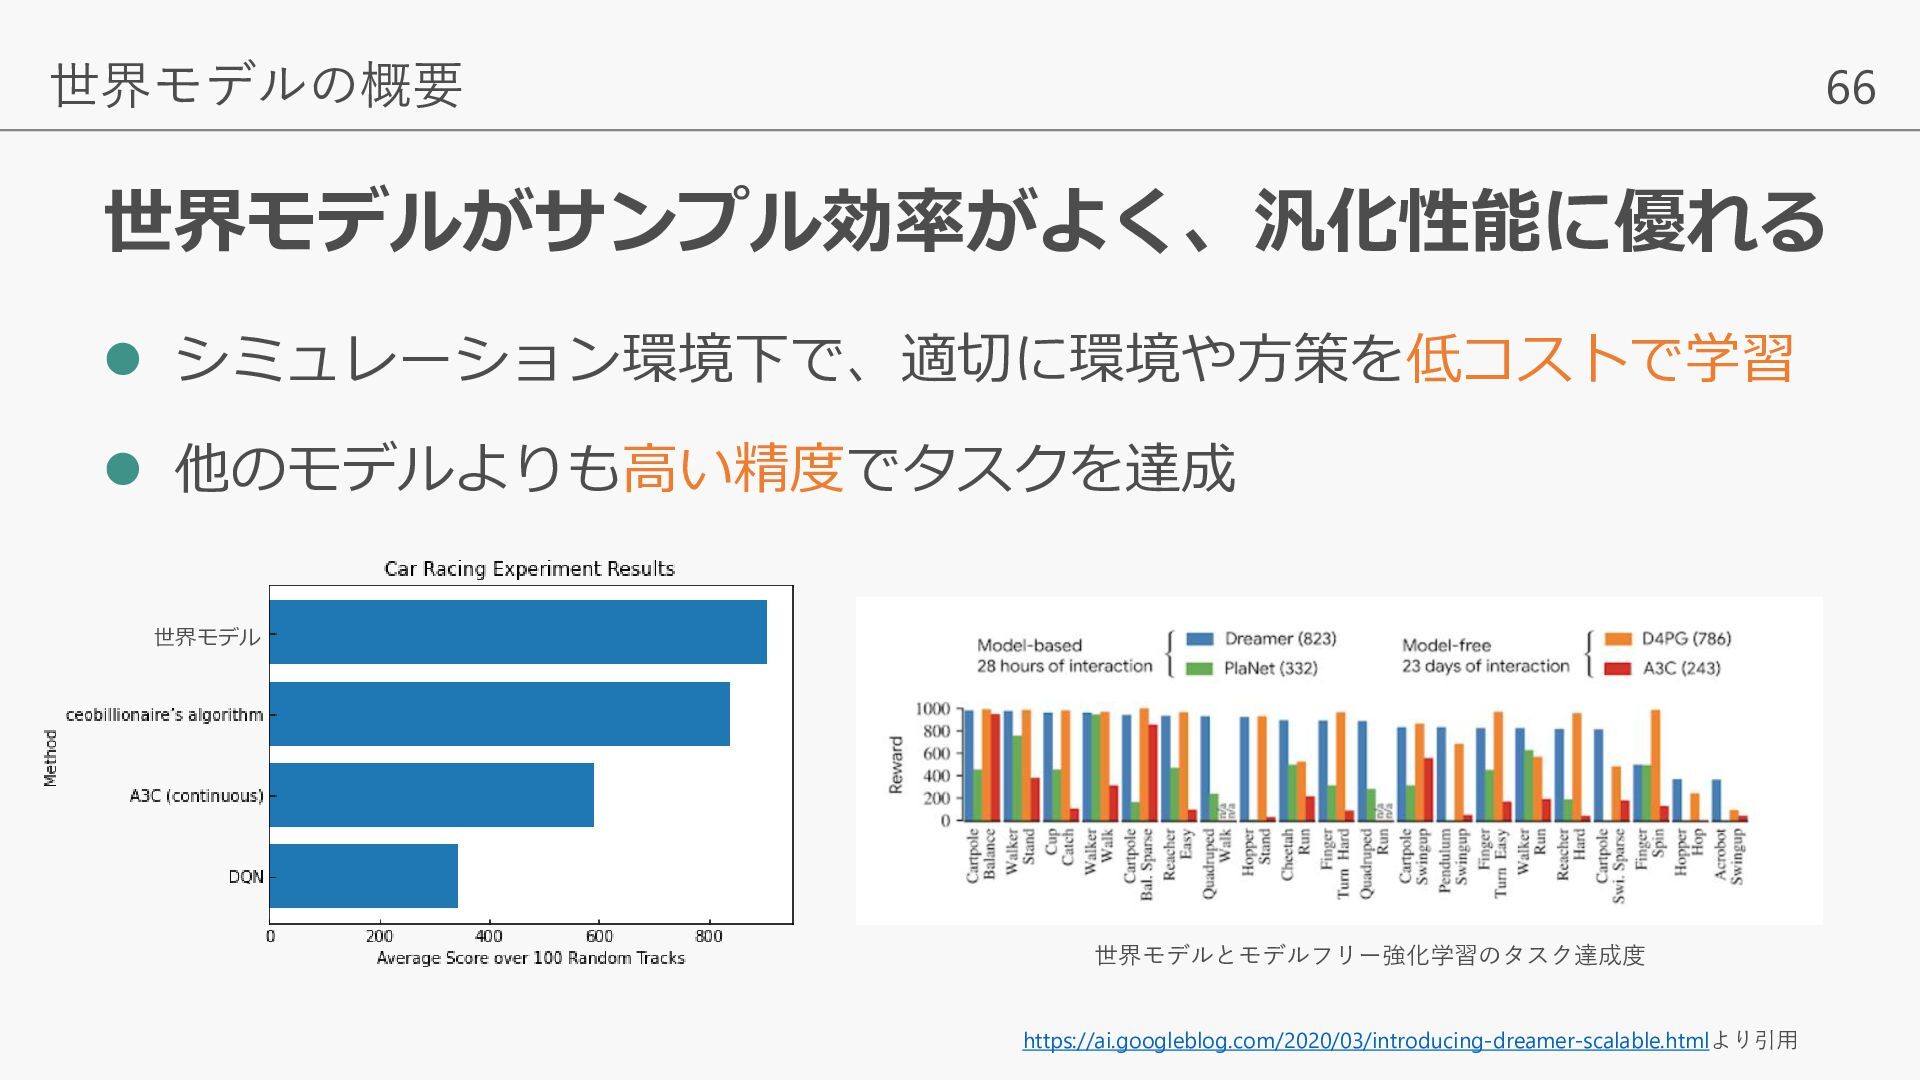
  18. 背景 58 既存の強化学習手法には欠点が存在する ⚫ サンプル効率があまりよくない ⚫ 多くの試行錯誤が必要になる ⚫ 汎化性能が低い ⚫

    環境の変化に対応するため、汎化性能が必要であると考えられている 解決策として“脳型人工知能”に注目
  19. 背景 59 脳型人工知能 ⚫ 脳の仕組みを取り入れた人工知能 ⚫ 低コストで効率の良い学習 ⚫ 多様な状況に対応できる汎化性 ⚫

    具体的な作成方法は様々なものがある ⚫ レザバー計算 ⚫ 海馬モデル ⚫ 世界モデル
  20. 背景 62 脳型人工知能 ⚫ 脳の仕組みを取り入れた人工知能 ⚫ 低コストで効率の良い学習 ⚫ 多様な状況に対応できる汎化性 ⚫

    具体的な作成方法は様々なものがある ⚫ マルチコンパートメントモデル ⚫ 海馬モデル ⚫ レザバー計算 ⚫ 世界モデル
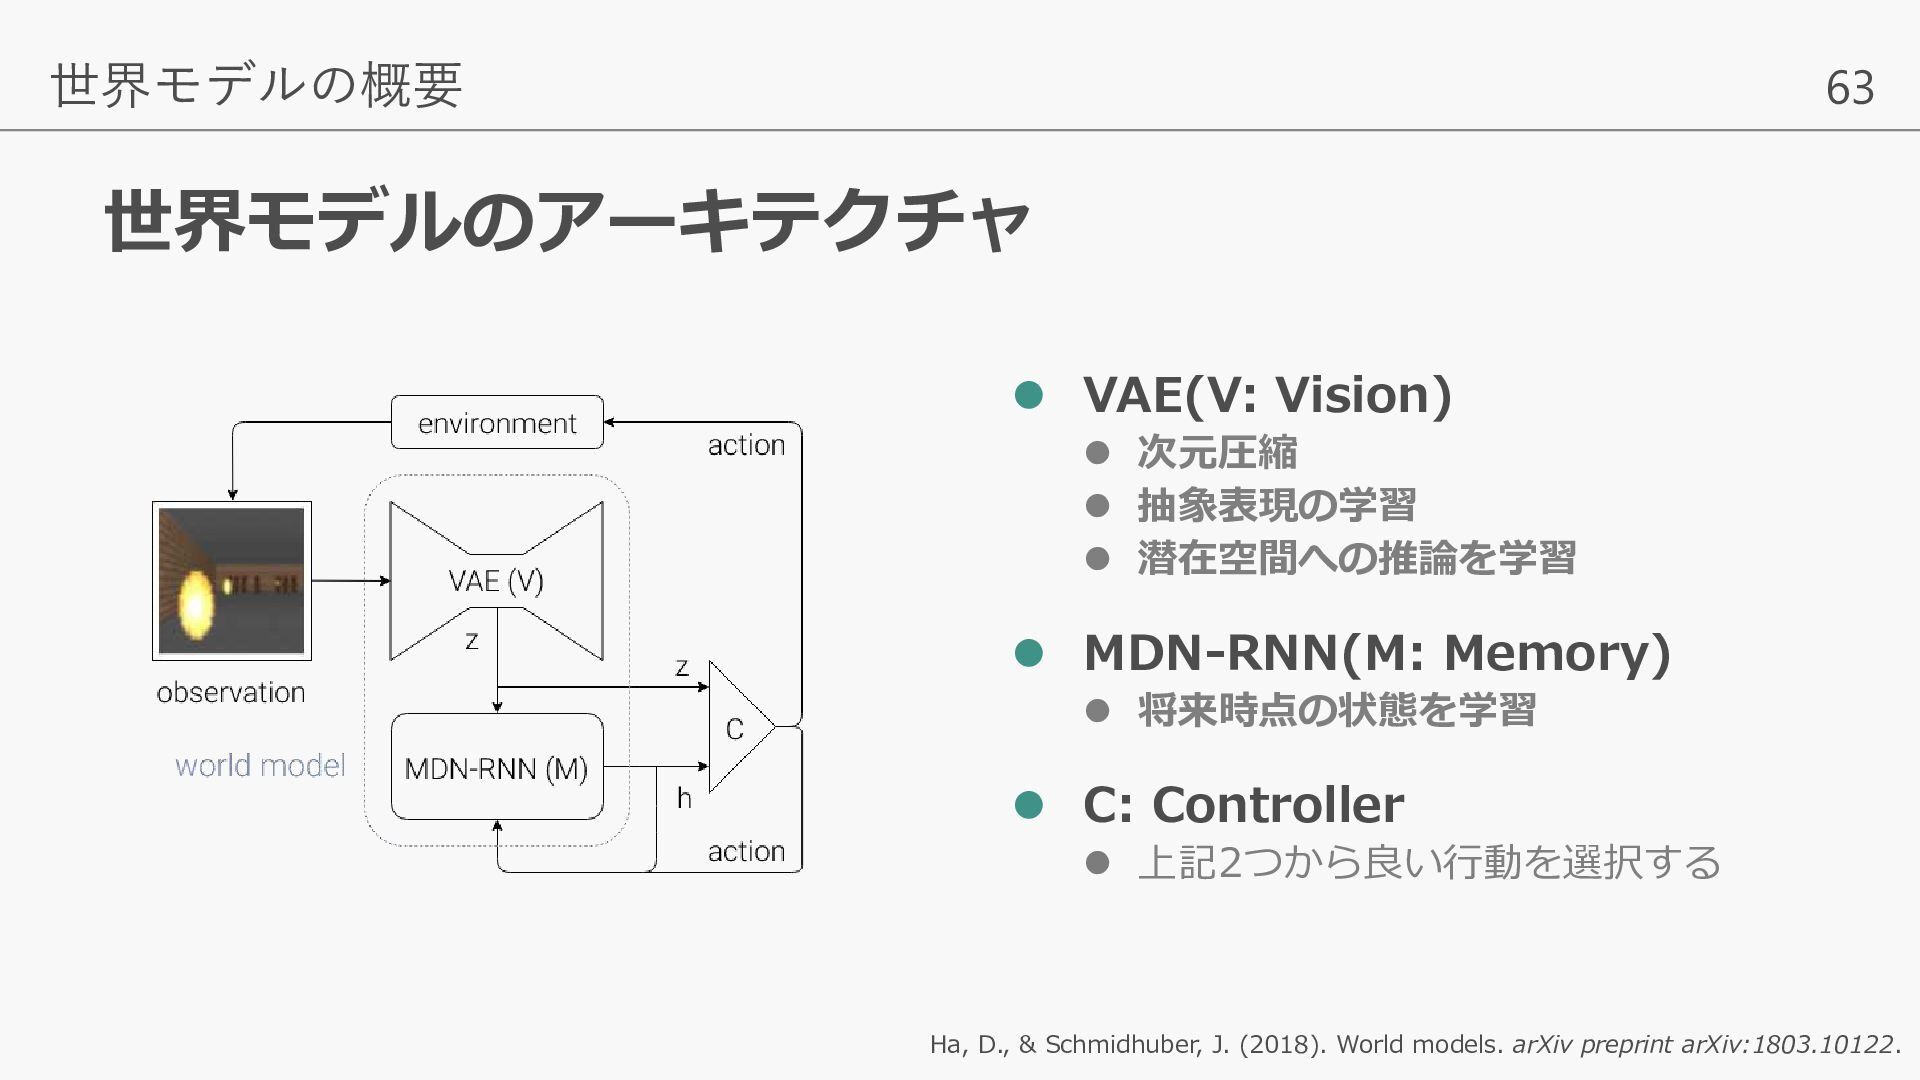
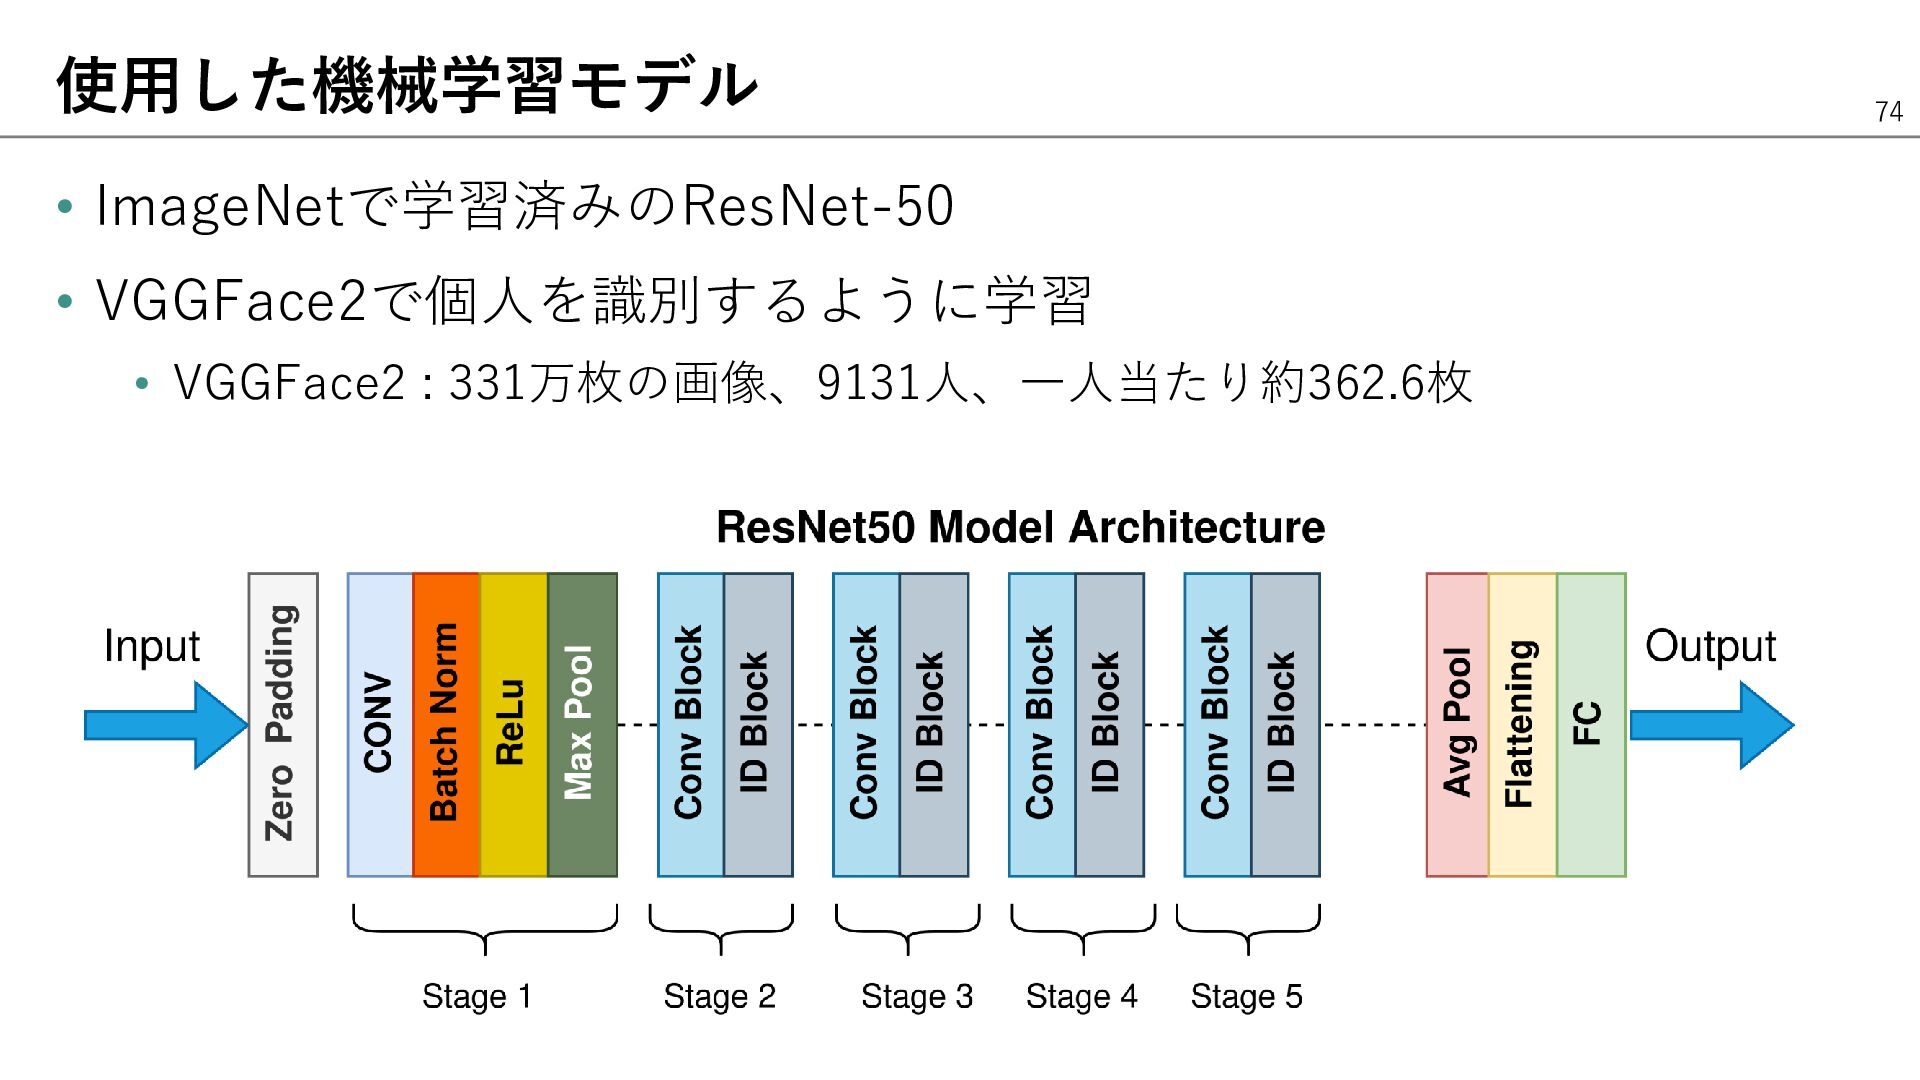
  21. 世界モデルの概要 63 世界モデルのアーキテクチャ ⚫ VAE(V: Vision) ⚫ 次元圧縮 ⚫ 抽象表現の学習

    ⚫ 潜在空間への推論を学習 ⚫ MDN-RNN(M: Memory) ⚫ 将来時点の状態を学習 ⚫ C: Controller ⚫ 上記2つから良い行動を選択する Ha, D., & Schmidhuber, J. (2018). World models. arXiv preprint arXiv:1803.10122.
  22. 76

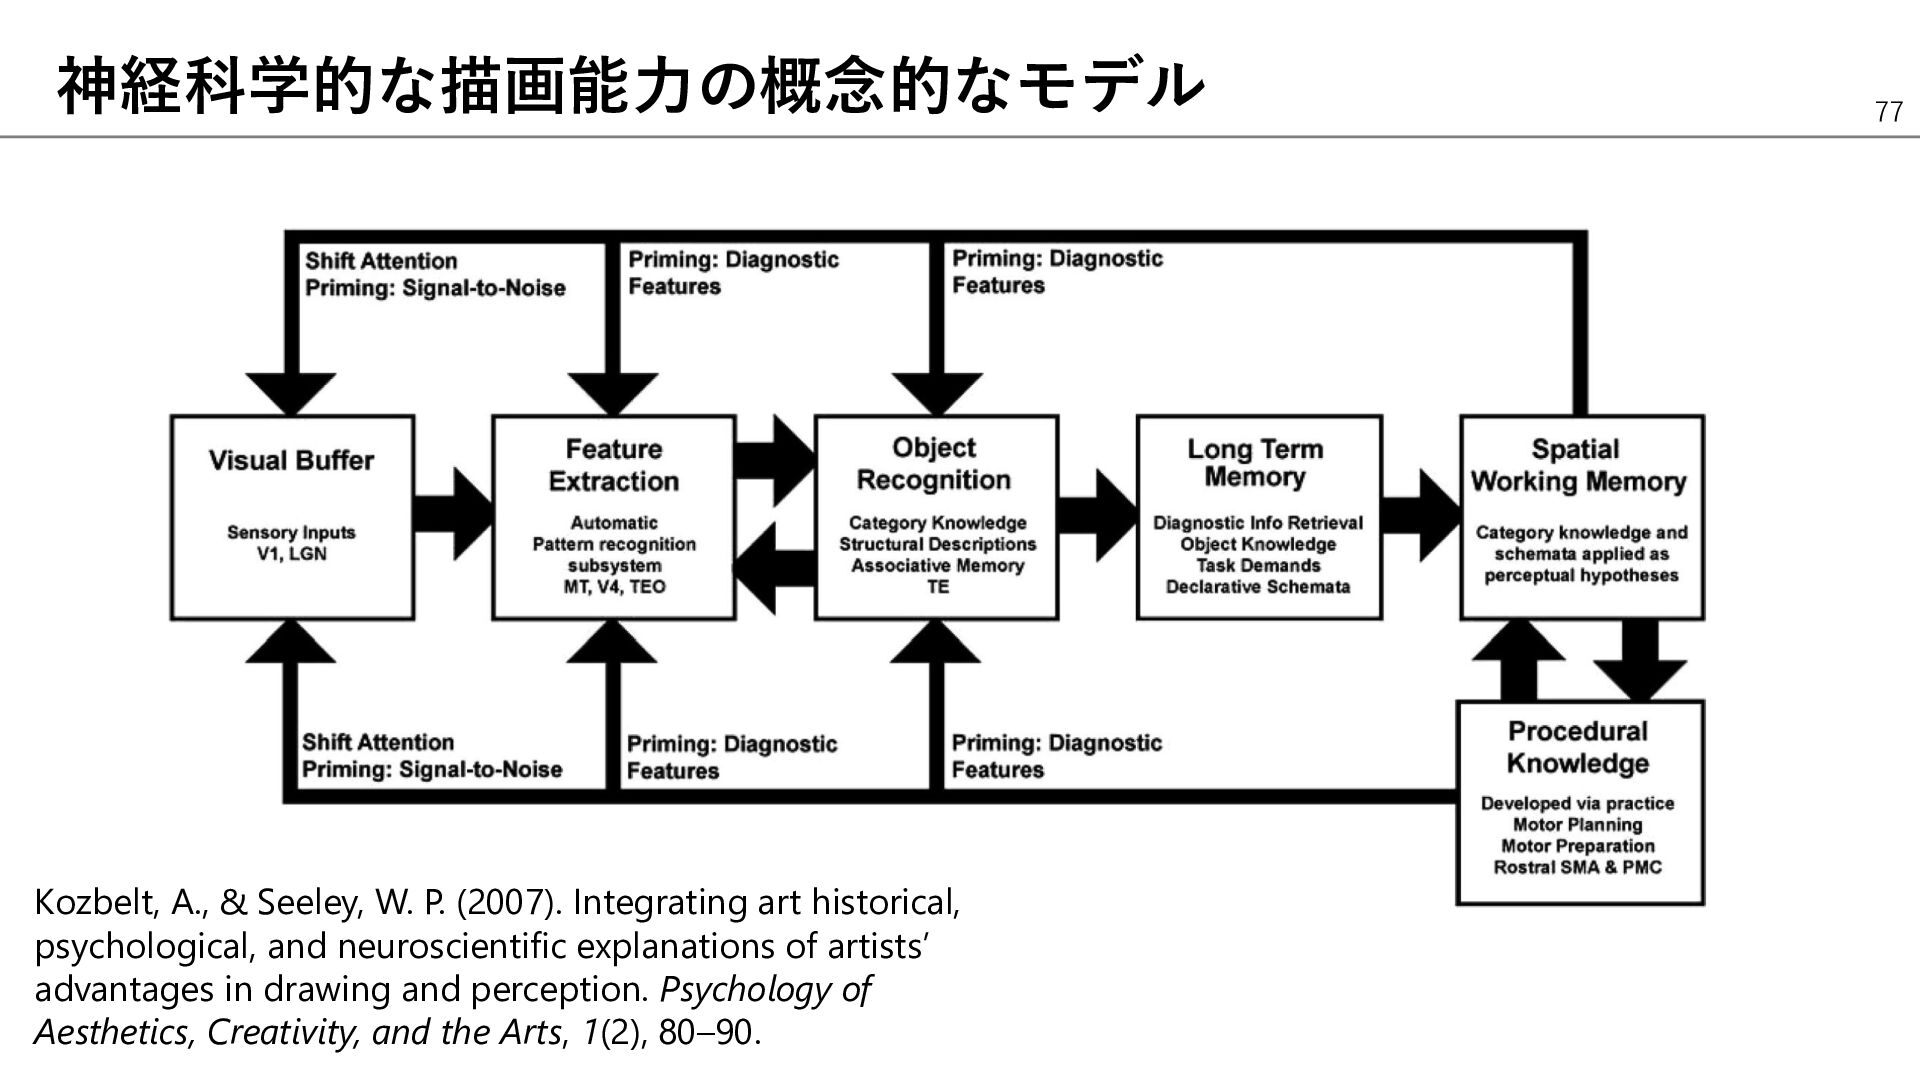
  23. 神経科学的な描画能力の概念的なモデル Kozbelt, A., & Seeley, W. P. (2007). Integrating art

    historical, psychological, and neuroscientific explanations of artists’ advantages in drawing and perception. Psychology of Aesthetics, Creativity, and the Arts, 1(2), 80–90. 77