Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[Journal club] DoorGym: A Scalable Door Opening...
Search
Sponsored
·
SiteGround - Reliable hosting with speed, security, and support you can count on.
→
Semantic Machine Intelligence Lab., Keio Univ.
PRO
August 15, 2022
Technology
1.5k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[Journal club] DoorGym: A Scalable Door Opening Environment and Baseline Agent
Semantic Machine Intelligence Lab., Keio Univ.
PRO
August 15, 2022
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
慶應義塾大学 AI実践05 論文執筆の仕組み化
keio_smilab
PRO
7
3.7k
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
160
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
220
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
200
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
270
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
300
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
210
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
260
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
78
Other Decks in Technology
See All in Technology
AI時代に求められる優秀なTechLeadの振る舞い
pospome
11
15k
GCASアップデート(202607-202610)
techniczna
1
210
分析作業をどこまで任せるか自分で決められる AIネイティブBI『Golden Analytics』が 良さげな話 /golden-analytics-is-ai-native-bi
shinyaa31
0
120
Microsoft Entra Kerberos で実現するクラウド デバイス管理
tamaiyutaro
2
630
[JAWS Festa 2026]一番いい仕事は、請求書に現れない / jawsfesta2026
sh_fk2
2
310
生成AI時代のIAMのマニアックな話
takuros
6
2.7k
登壇はいいぞ! 〜Kaigi on Railsに登壇して起きた3つの変化〜
occhi
0
110
[General] 개발자로 해외 기업에서 일하기
skydoves
1
300
増え続けるプロダクトの品質をどう担保するか。ProductSpecとTypeScriptによる取り組み
joere
3
870
現場を動かすAIエージェント#2_製造業現場でのAI活用から見た、ハマる罠と実践知
kintotechdev
2
190
SLOを阻む不安
sraku2159
0
230
Copilot Coworkで「みのるん式」やってみた
minorun365
PRO
2
1.6k
Featured
See All Featured
How To Stay Up To Date on Web Technology
chriscoyier
790
250k
Unlocking the hidden potential of vector embeddings in international SEO
frankvandijk
0
1k
Applied NLP in the Age of Generative AI
inesmontani
PRO
4
2.6k
Claude Code どこまでも/ Claude Code Everywhere
nwiizo
68
60k
Fight the Zombie Pattern Library - RWD Summit 2016
marcelosomers
234
18k
Reality Check: Gamification 10 Years Later
codingconduct
0
2.4k
Hiding What from Whom? A Critical Review of the History of Programming languages for Music
tomoyanonymous
3
1.4k
Improving Core Web Vitals using Speculation Rules API
sergeychernyshev
21
1.7k
Fantastic passwords and where to find them - at NoRuKo
philnash
53
4k
DevOps and Value Stream Thinking: Enabling flow, efficiency and business value
helenjbeal
2
430
How to optimise 3,500 product descriptions for ecommerce in one day using ChatGPT
katarinadahlin
PRO
3
3.9k
Why Your Marketing Sucks and What You Can Do About It - Sophie Logan
marketingsoph
0
460
Transcript
慶應義塾大学 杉浦孔明研究室 是方諒介 DoorGym: A Scalable Door Opening Environment and
Baseline Agent Yusuke Urakami1, Alec Hodgkinson1, Casey Carlin1, Randall Leu1, Luca Rigazio1,2, Pieter Abbeel3 (1Panasonic Beta, 2Totemic Inc., 3University of California Berkeley) NeurIPS 2019 Deep Reinforcement Learning Workshop Yusuke Urakami, Alec Hodgkinson, Casey Carlin, Randall Leu, Luca Rigazio, Pieter Abbeel. "DoorGym: A Scalable Door Opening Environment and Baseline Agent.“ NeurIPS 2019 Deep Reinforcement Learning Workshop.
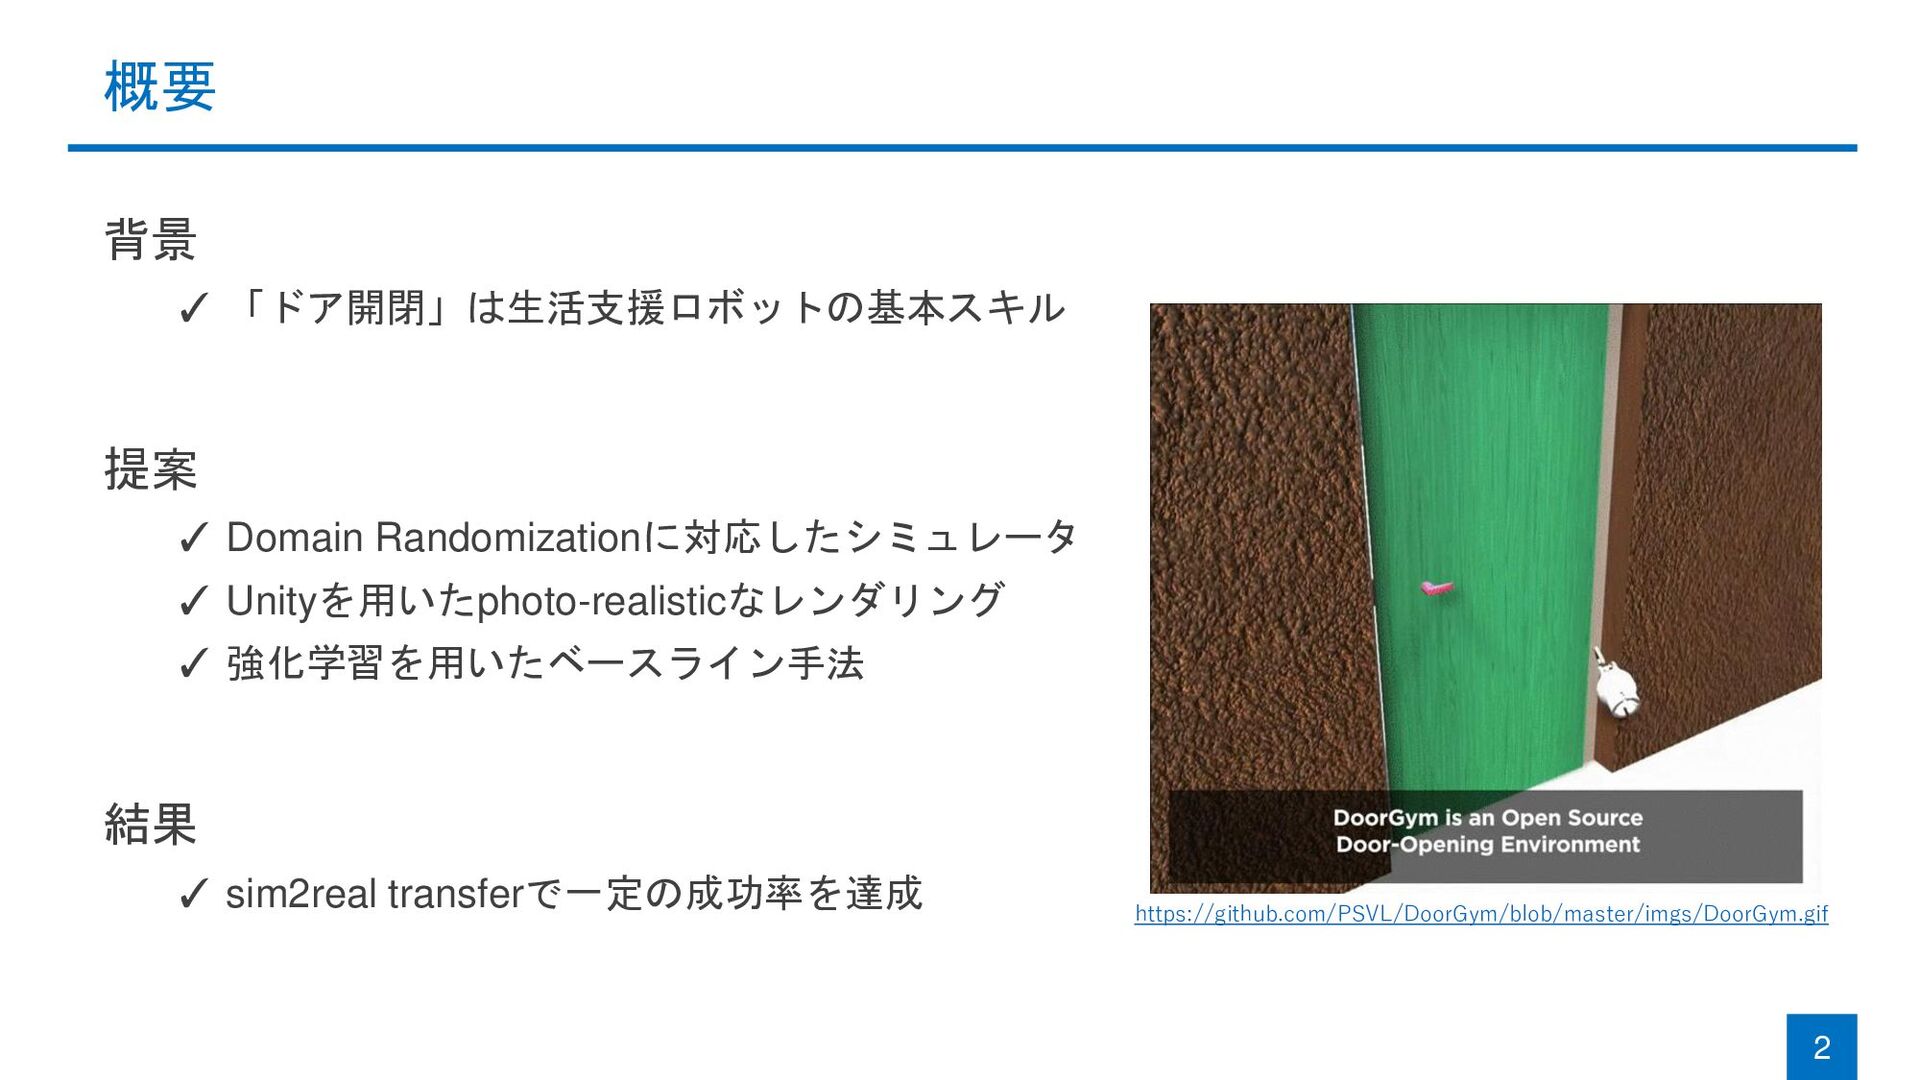
概要 背景 ✓ 「ドア開閉」は生活支援ロボットの基本スキル 提案 ✓ Domain Randomizationに対応したシミュレータ ✓ Unityを用いたphoto-realisticなレンダリング
✓ 強化学習を用いたベースライン手法 結果 ✓ sim2real transferで一定の成功率を達成 2 https://github.com/PSVL/DoorGym/blob/master/imgs/DoorGym.gif
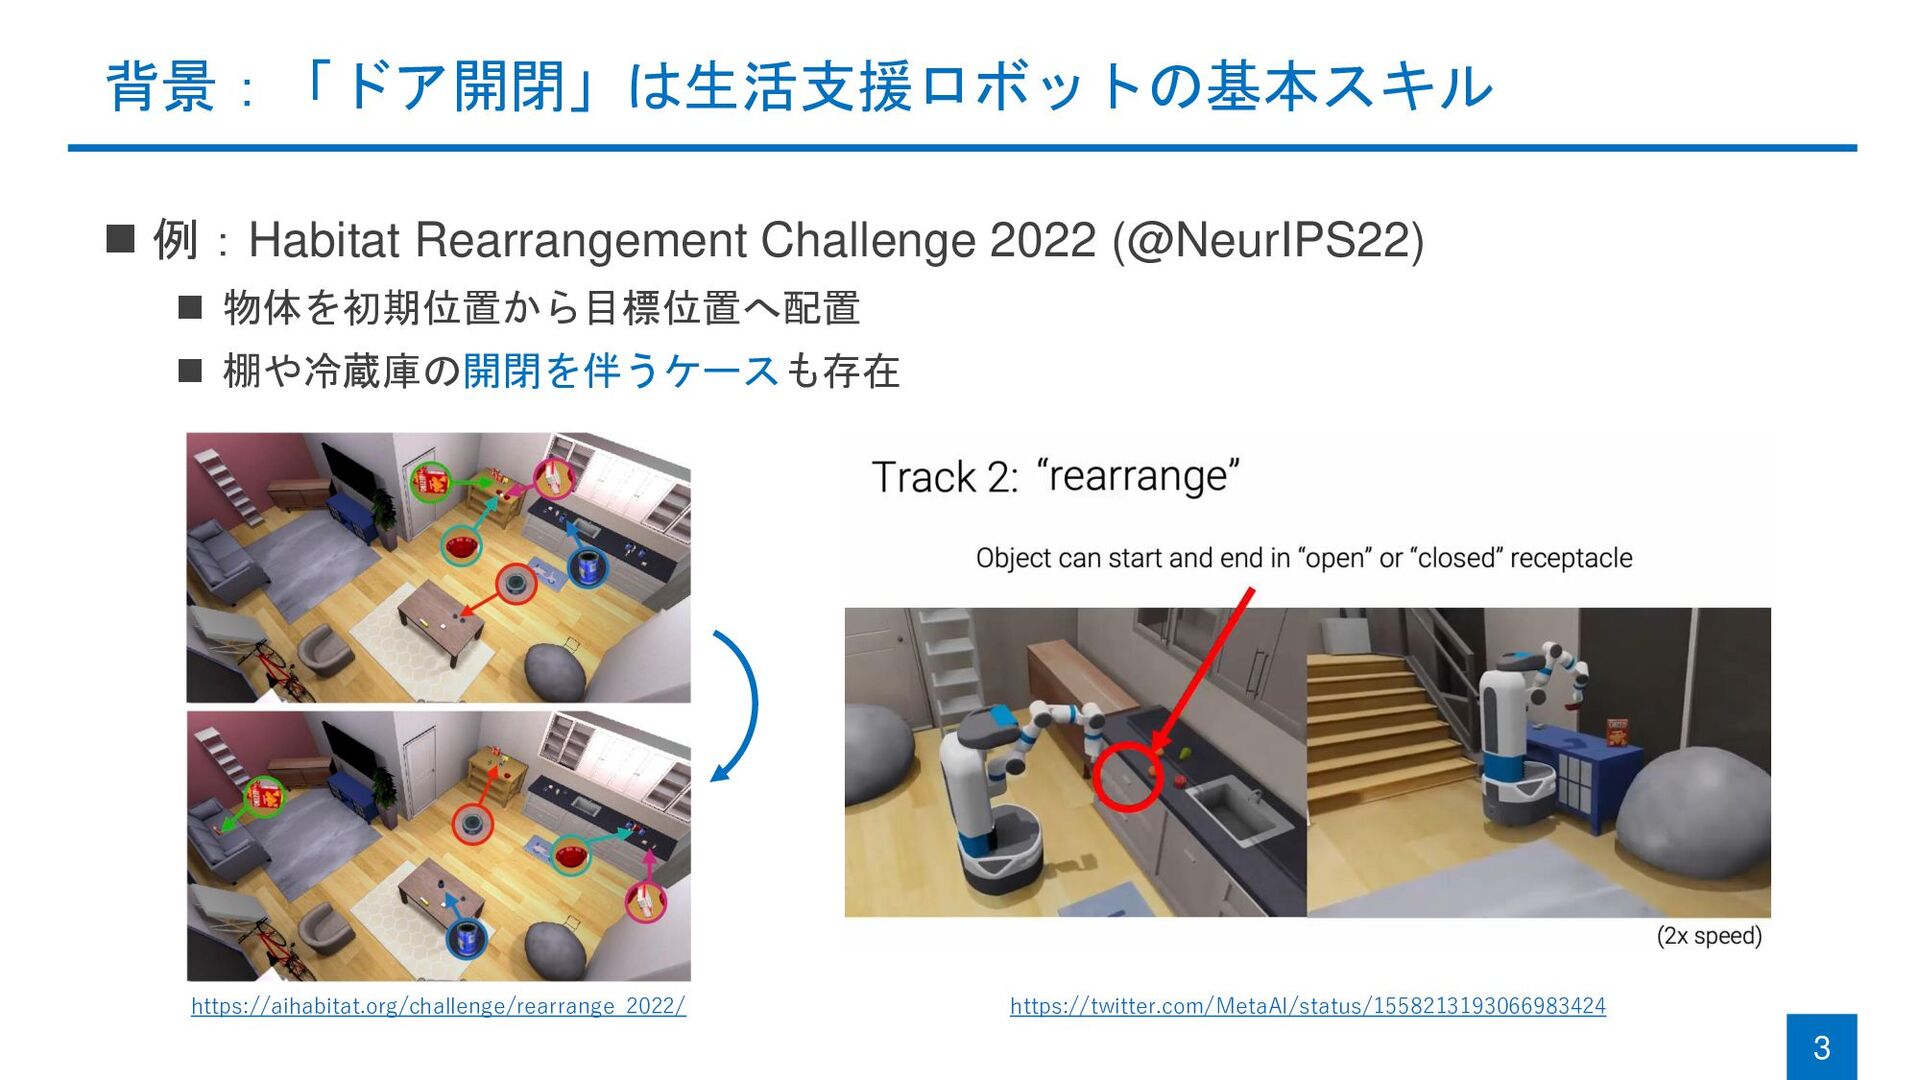
背景:「ドア開閉」は生活支援ロボットの基本スキル ◼ 例:Habitat Rearrangement Challenge 2022 (@NeurIPS22) ◼ 物体を初期位置から目標位置へ配置 ◼
棚や冷蔵庫の開閉を伴うケースも存在 3 https://twitter.com/MetaAI/status/1558213193066983424 https://aihabitat.org/challenge/rearrange_2022/
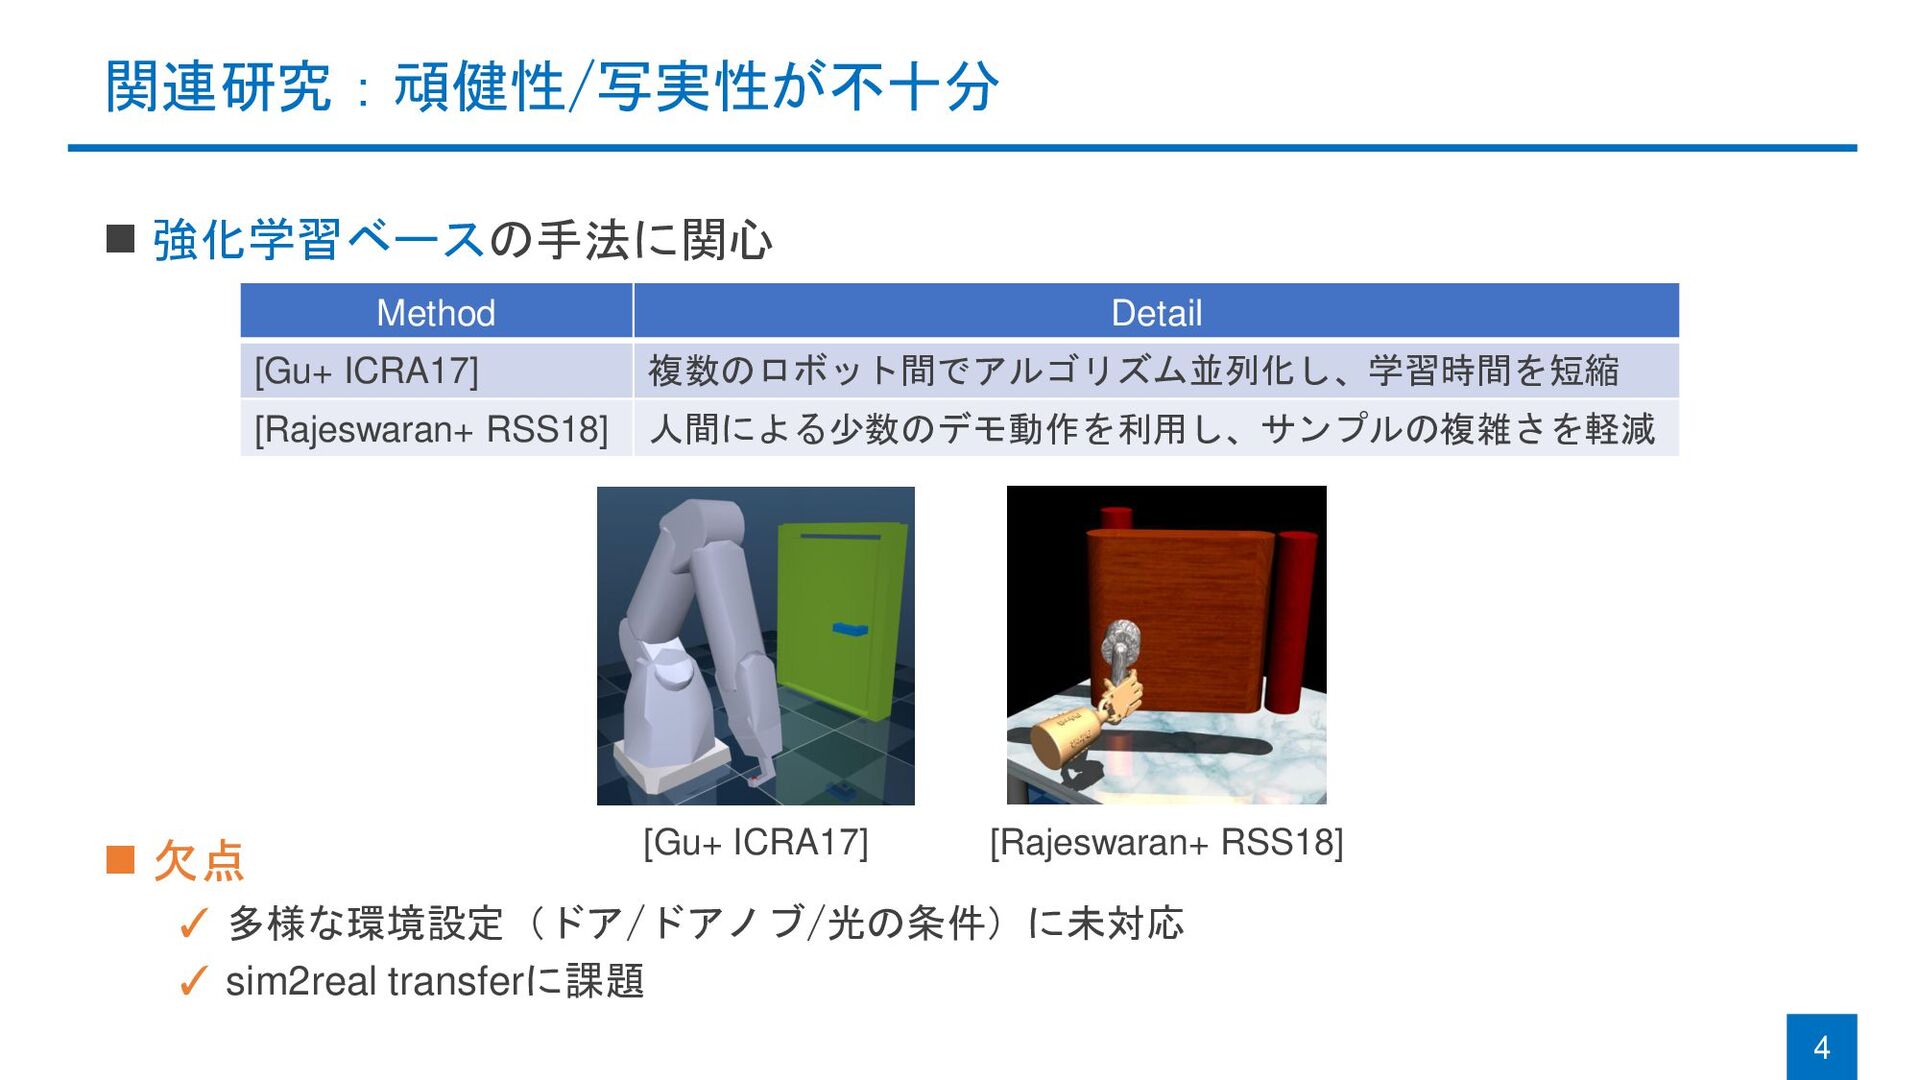
関連研究:頑健性/写実性が不十分 ◼ 強化学習ベースの手法に関心 ◼ 欠点 ✓ 多様な環境設定(ドア/ドアノブ/光の条件)に未対応 ✓ sim2real transferに課題
4 Method Detail [Gu+ ICRA17] 複数のロボット間でアルゴリズム並列化し、学習時間を短縮 [Rajeswaran+ RSS18] 人間による少数のデモ動作を利用し、サンプルの複雑さを軽減 [Gu+ ICRA17] [Rajeswaran+ RSS18]
提案手法:DoorGym ◼ Domain Randomizationに対応したドア開閉タスク用シミュレータ ◼ OpenAI Gym [Brockman+ 16] フレームワーク/Unity
Game Engineに基づく ◼ 強化学習を用いたベースライン手法を提供 ① ドアノブの中心座標予測 ② 各アクチュエータの行動選択 5 学習パイプライン
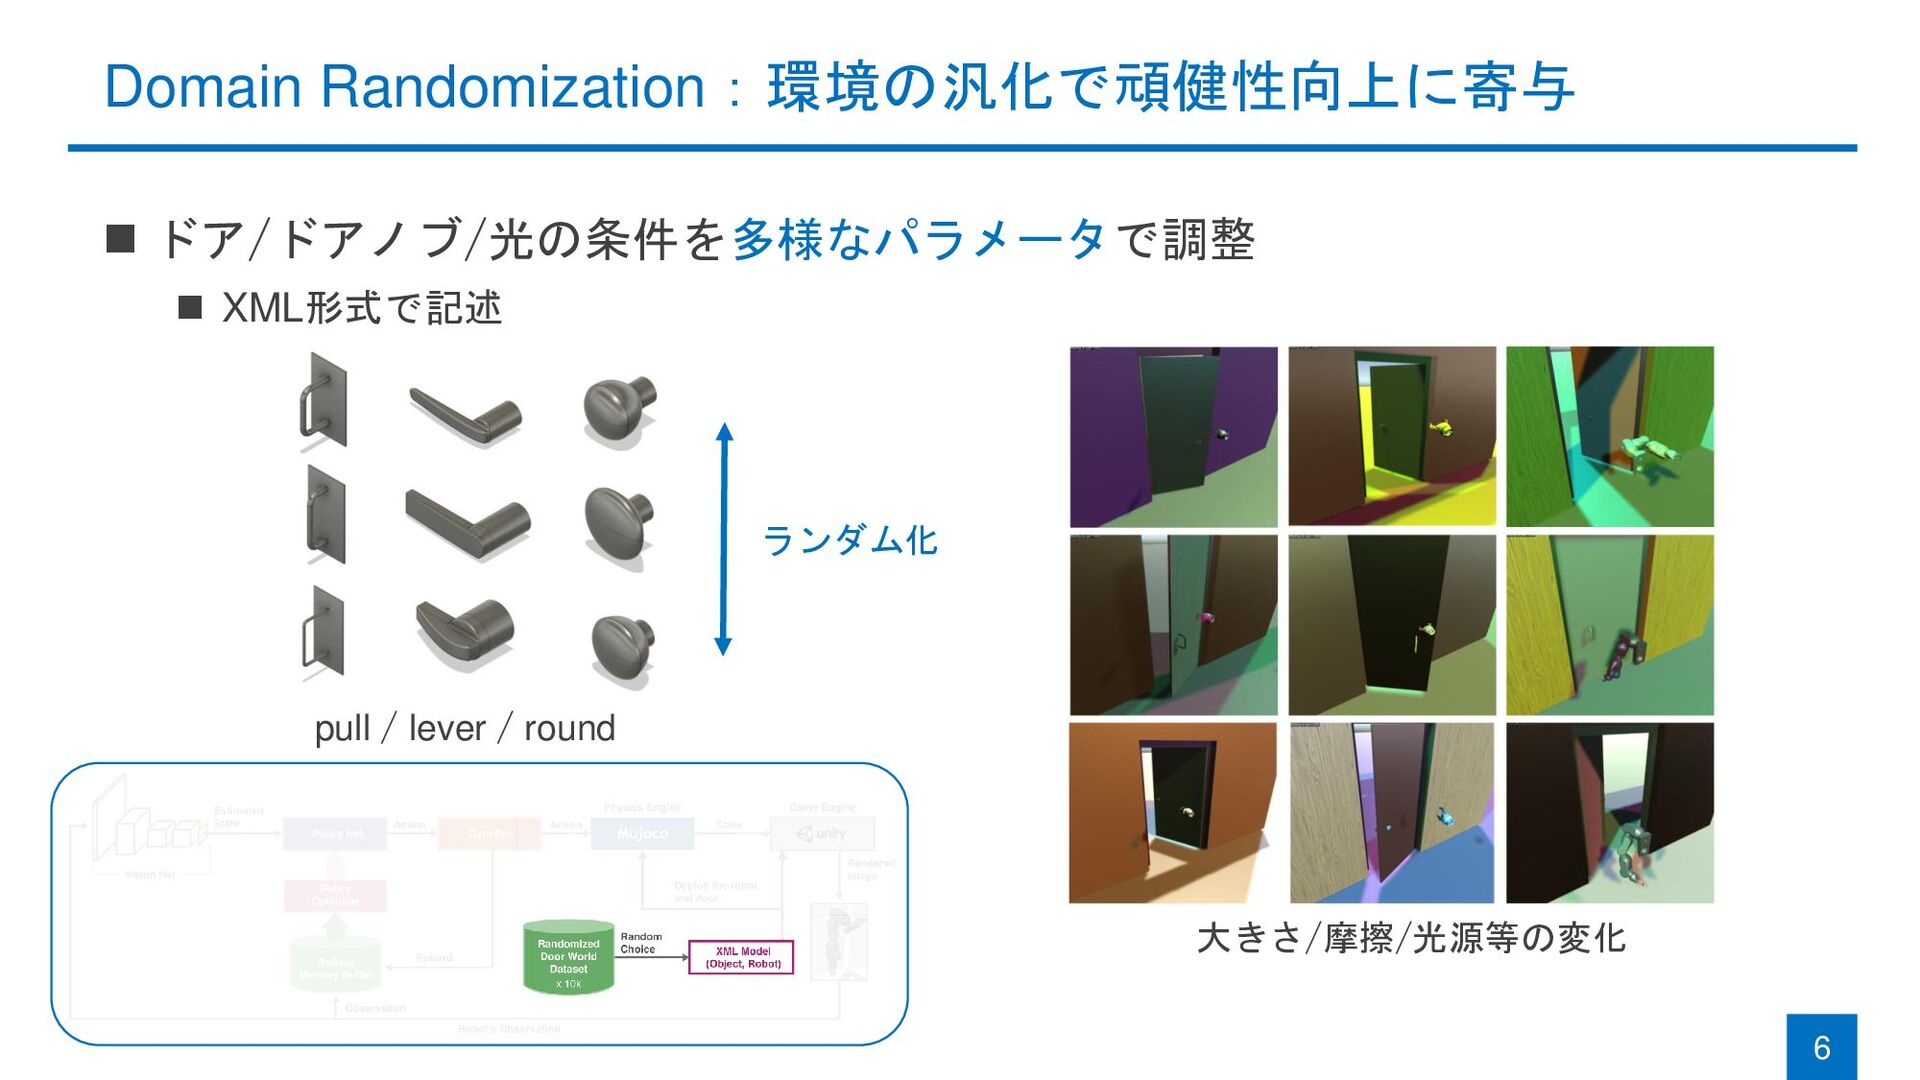
Domain Randomization:環境の汎化で頑健性向上に寄与 ◼ ドア/ドアノブ/光の条件を多様なパラメータで調整 ◼ XML形式で記述 6 pull / lever
/ round ランダム化 大きさ/摩擦/光源等の変化
Unity Game Engine:レンダリング品質の向上 ◼ 実機への転移のため、よりphoto-realisticな影やテクスチャを実現 7 MuJoCo [Todorov+ IROS12] Unity
>
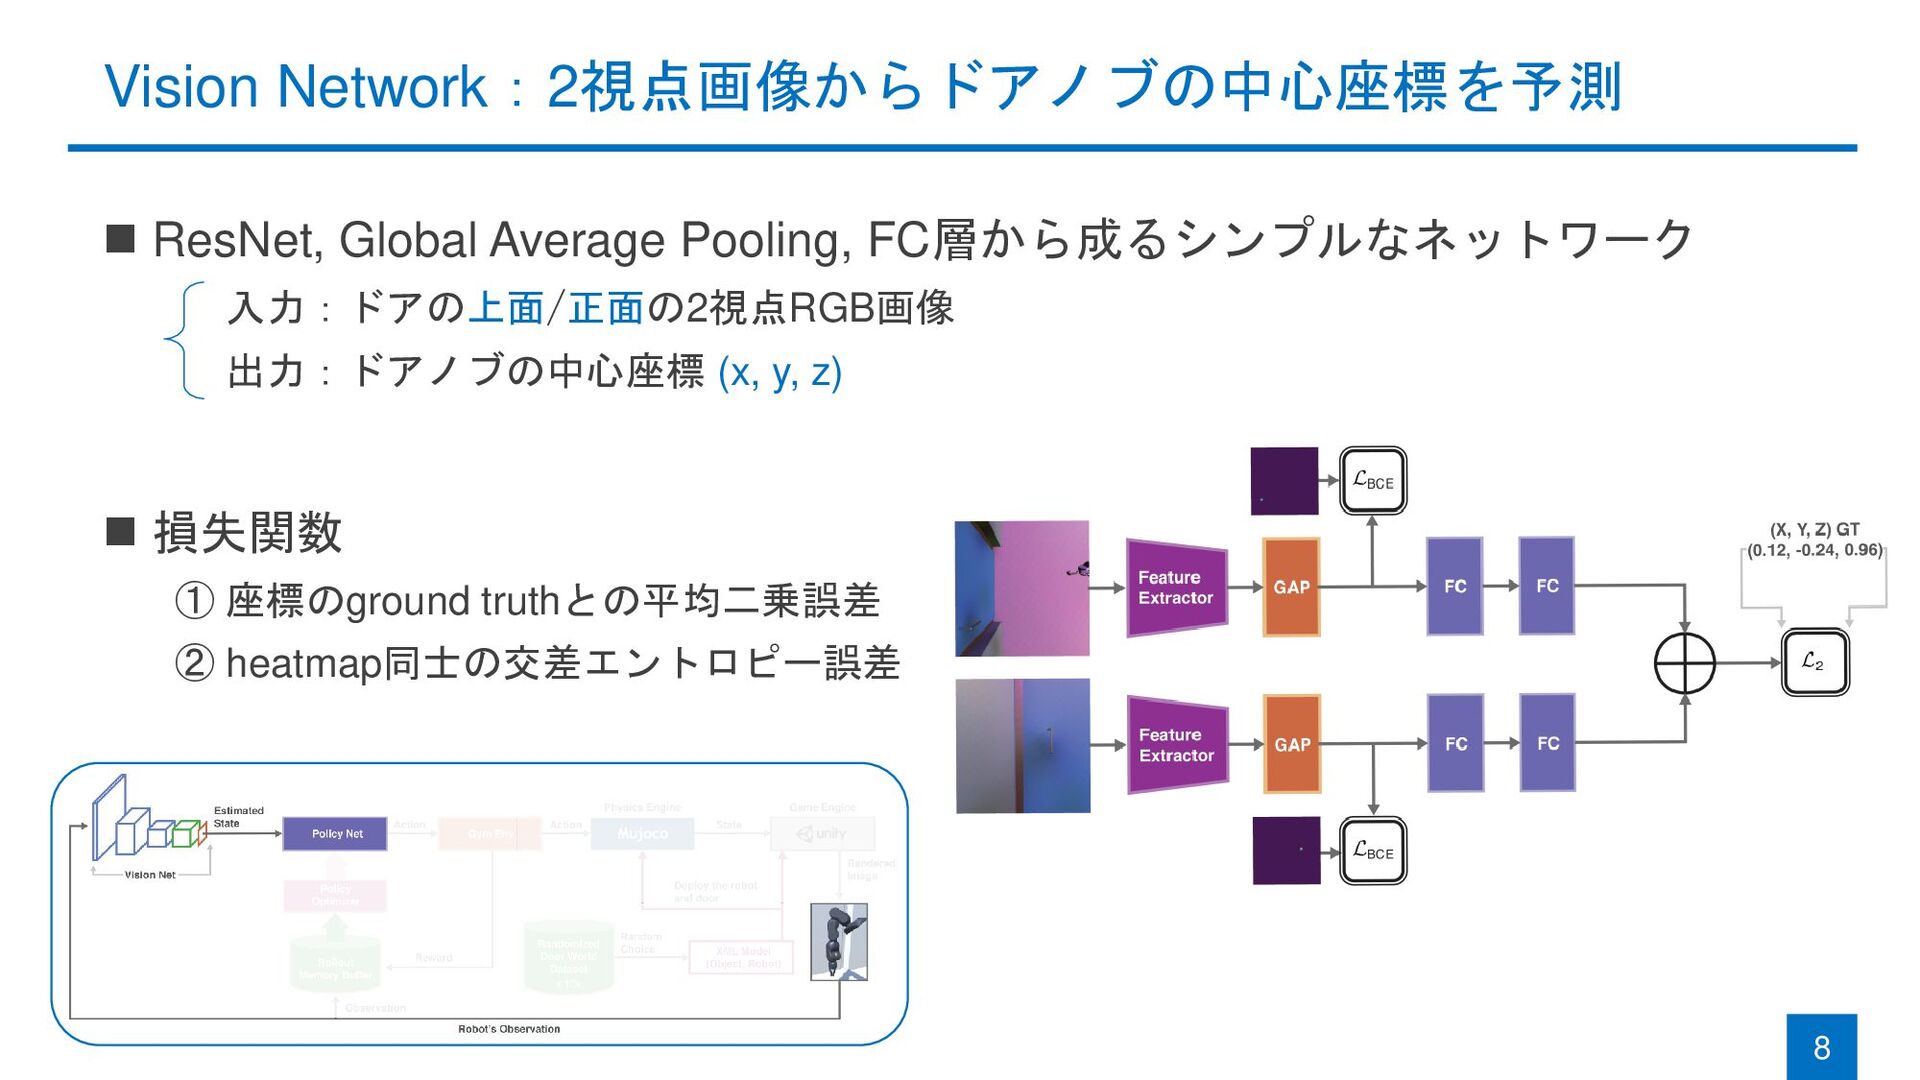
Vision Network:2視点画像からドアノブの中心座標を予測 ◼ ResNet, Global Average Pooling, FC層から成るシンプルなネットワーク 入力:ドアの上面/正面の2視点RGB画像 出力:ドアノブの中心座標
(x, y, z) ◼ 損失関数 ① 座標のground truthとの平均二乗誤差 ② heatmap同士の交差エントロピー誤差 8
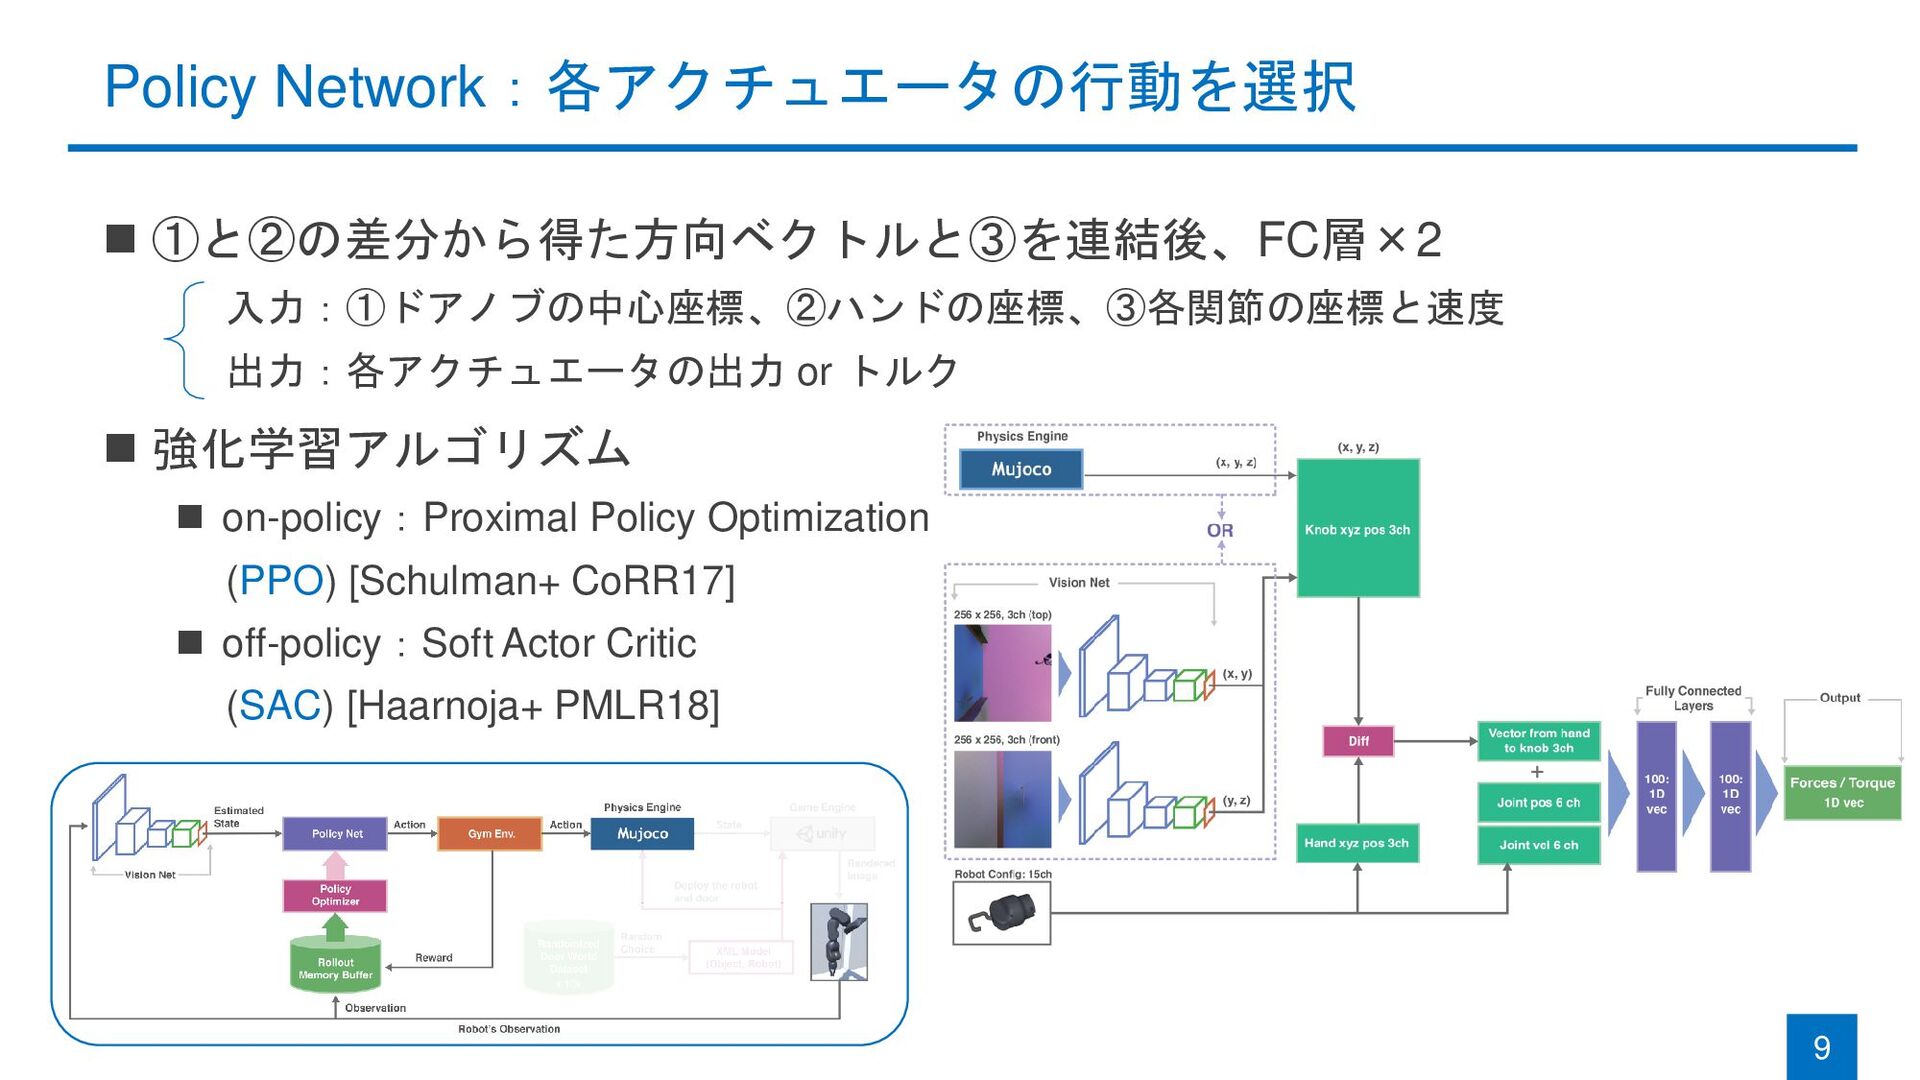
Policy Network:各アクチュエータの行動を選択 ◼ ①と②の差分から得た方向ベクトルと③を連結後、FC層×2 入力:①ドアノブの中心座標、②ハンドの座標、③各関節の座標と速度 出力:各アクチュエータの出力 or トルク ◼ 強化学習アルゴリズム
◼ on-policy:Proximal Policy Optimization (PPO) [Schulman+ CoRR17] ◼ off-policy:Soft Actor Critic (SAC) [Haarnoja+ PMLR18] 9
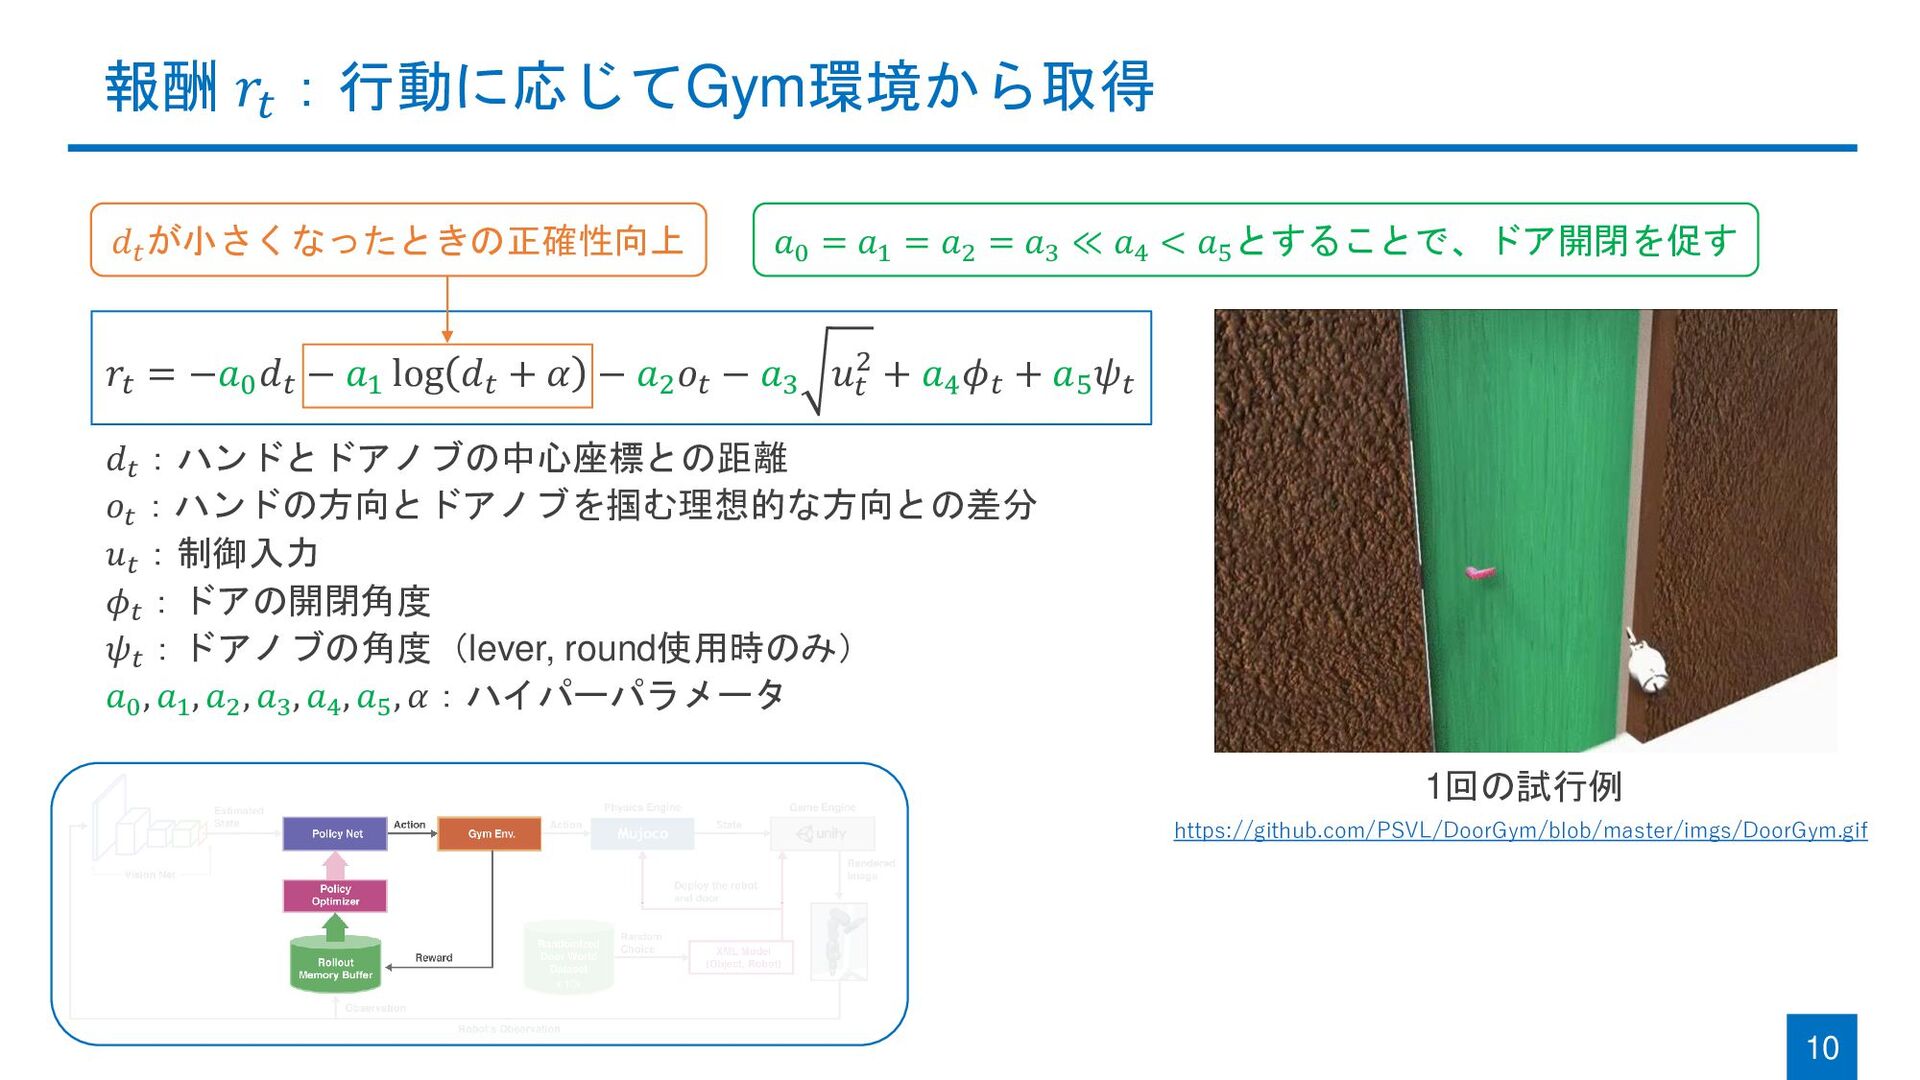
報酬 𝑟𝑡 :行動に応じてGym環境から取得 10 𝑟𝑡 = −𝑎0 𝑑𝑡 − 𝑎1
log 𝑑𝑡 + 𝛼 − 𝑎2 𝑜𝑡 − 𝑎3 𝑢𝑡 2 + 𝑎4 𝜙𝑡 + 𝑎5 𝜓𝑡 𝑑𝑡 :ハンドとドアノブの中心座標との距離 𝑜𝑡 :ハンドの方向とドアノブを掴む理想的な方向との差分 𝑢𝑡 :制御入力 𝜙𝑡 :ドアの開閉角度 𝜓𝑡 :ドアノブの角度(lever, round使用時のみ) 𝑎0 , 𝑎1 , 𝑎2 , 𝑎3 , 𝑎4 , 𝑎5 , 𝛼:ハイパーパラメータ 1回の試行例 https://github.com/PSVL/DoorGym/blob/master/imgs/DoorGym.gif 𝑑𝑡 が小さくなったときの正確性向上 𝑎0 = 𝑎1 = 𝑎2 = 𝑎3 ≪ 𝑎4 < 𝑎5 とすることで、ドア開閉を促す
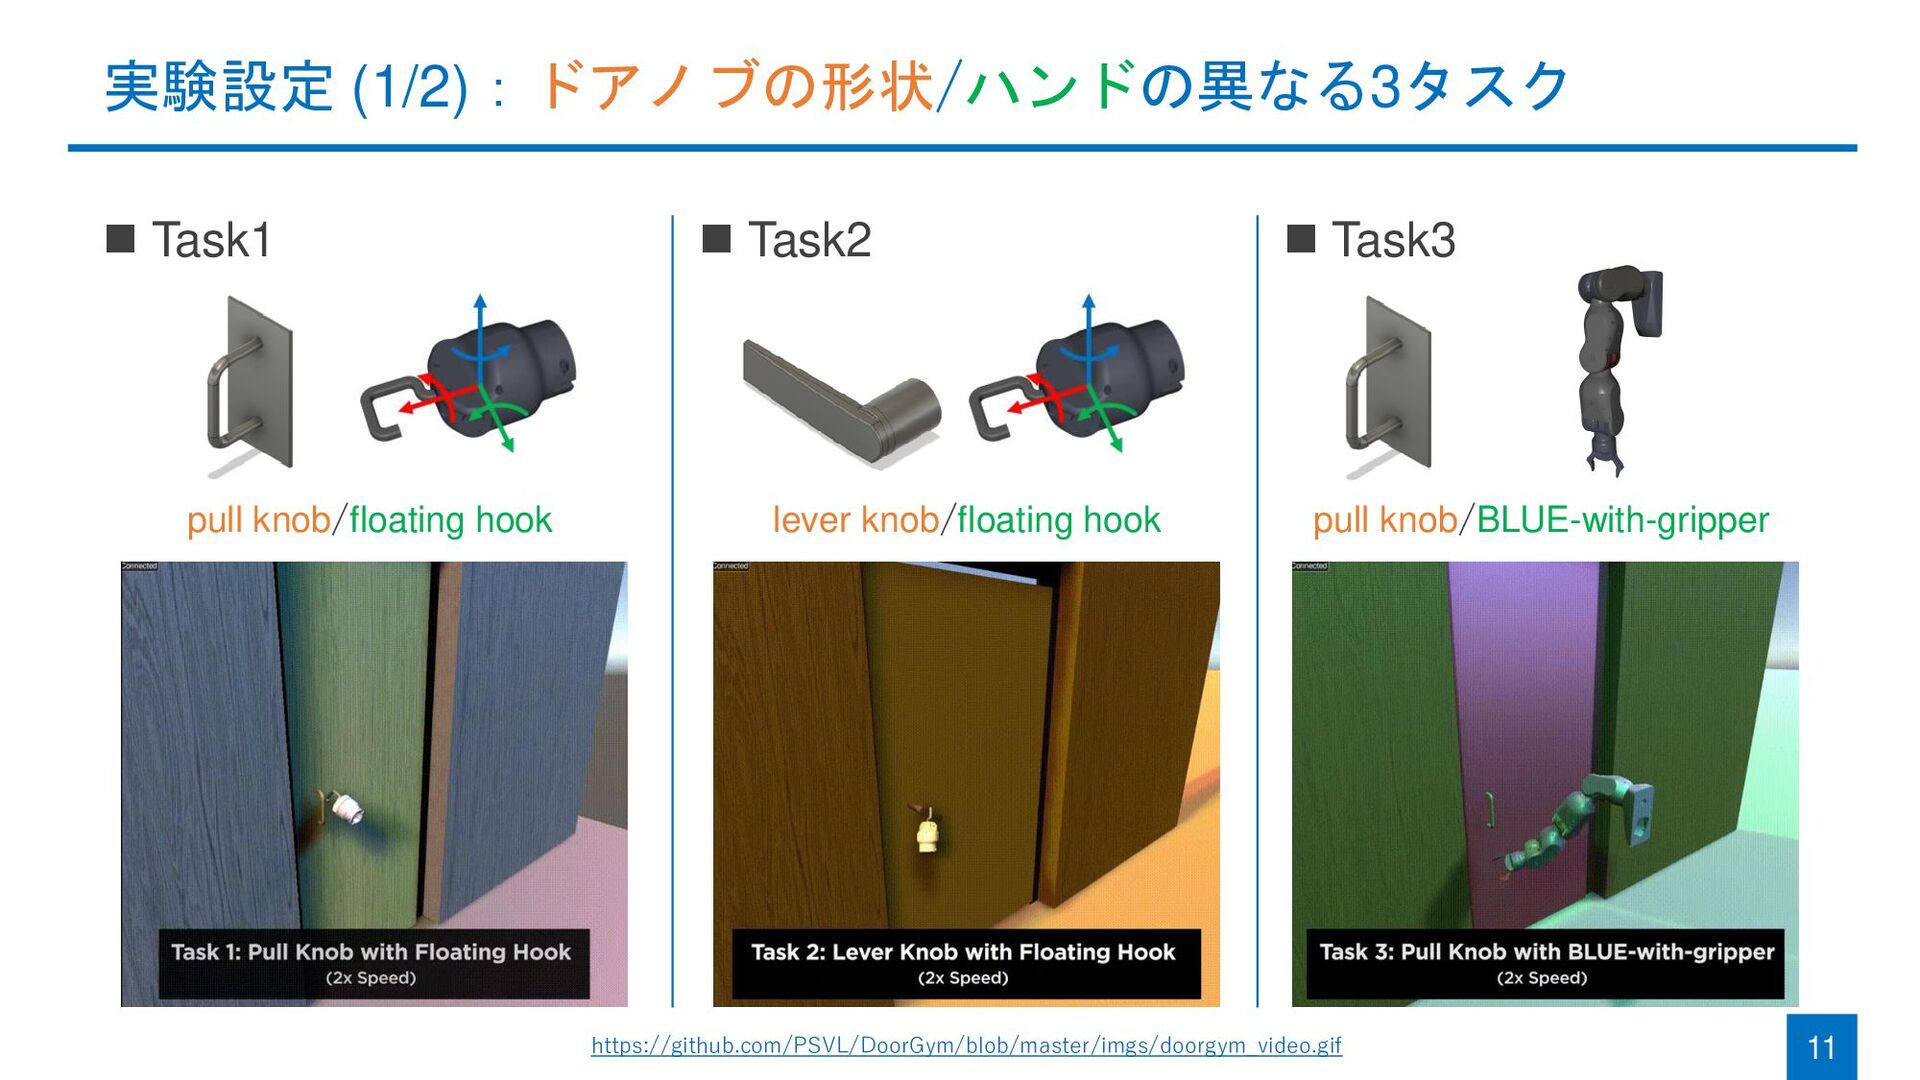
実験設定 (1/2):ドアノブの形状/ハンドの異なる3タスク ◼ Task1 11 https://github.com/PSVL/DoorGym/blob/master/imgs/doorgym_video.gif ◼ Task2 ◼ Task3
pull knob/floating hook lever knob/floating hook pull knob/BLUE-with-gripper
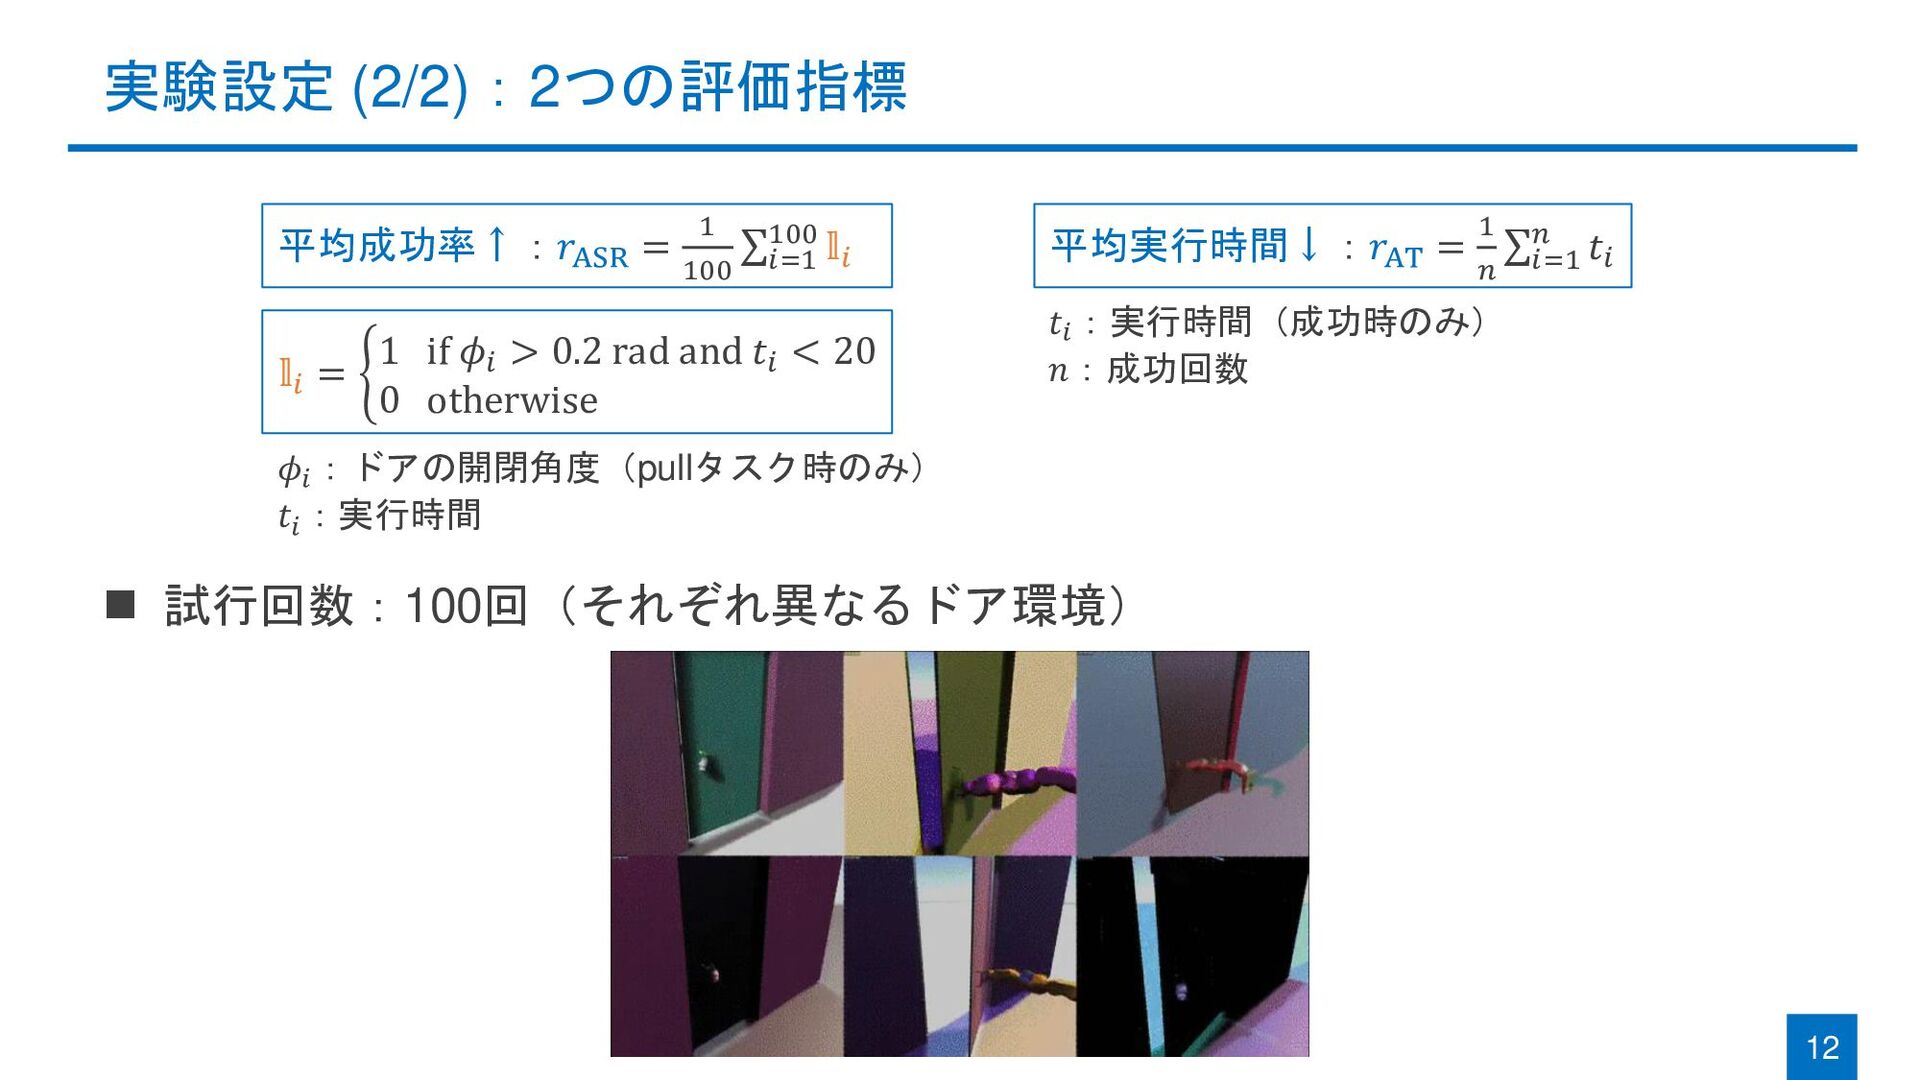
実験設定 (2/2):2つの評価指標 ◼ 試行回数:100回(それぞれ異なるドア環境) 12 平均成功率↑:𝑟ASR = 1 100 σ𝑖=1
100 𝕝𝑖 平均実行時間↓:𝑟AT = 1 𝑛 σ𝑖=1 𝑛 𝑡𝑖 𝑡𝑖 :実行時間(成功時のみ) 𝑛:成功回数 𝕝𝑖 = ቊ 1 if 𝜙𝑖 > 0.2 rad and 𝑡𝑖 < 20 0 otherwise 𝜙𝑖 :ドアの開閉角度(pullタスク時のみ) 𝑡𝑖 :実行時間
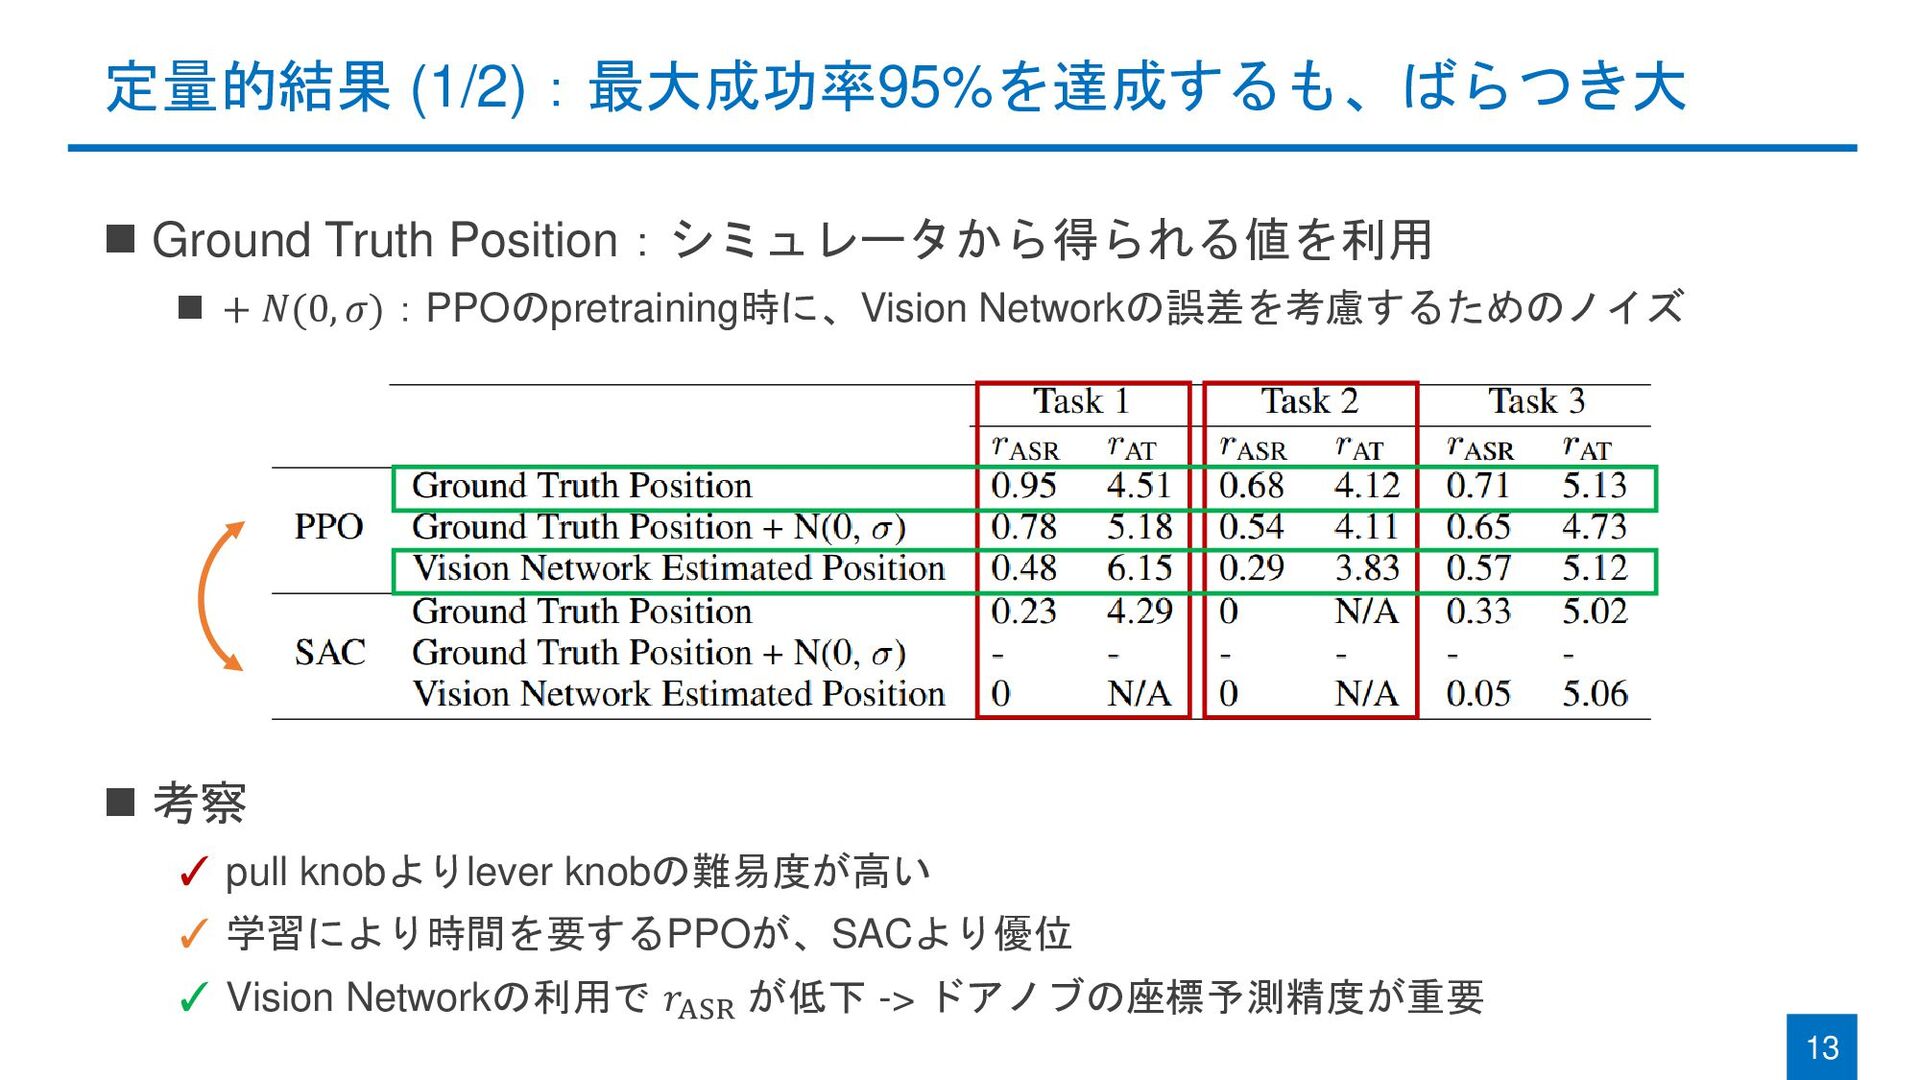
定量的結果 (1/2):最大成功率95%を達成するも、ばらつき大 ◼ Ground Truth Position:シミュレータから得られる値を利用 ◼ + 𝑁(0, 𝜎):PPOのpretraining時に、Vision
Networkの誤差を考慮するためのノイズ ◼ 考察 ✓ pull knobよりlever knobの難易度が高い ✓ 学習により時間を要するPPOが、SACより優位 ✓ Vision Networkの利用で 𝑟ASR が低下 -> ドアノブの座標予測精度が重要 13
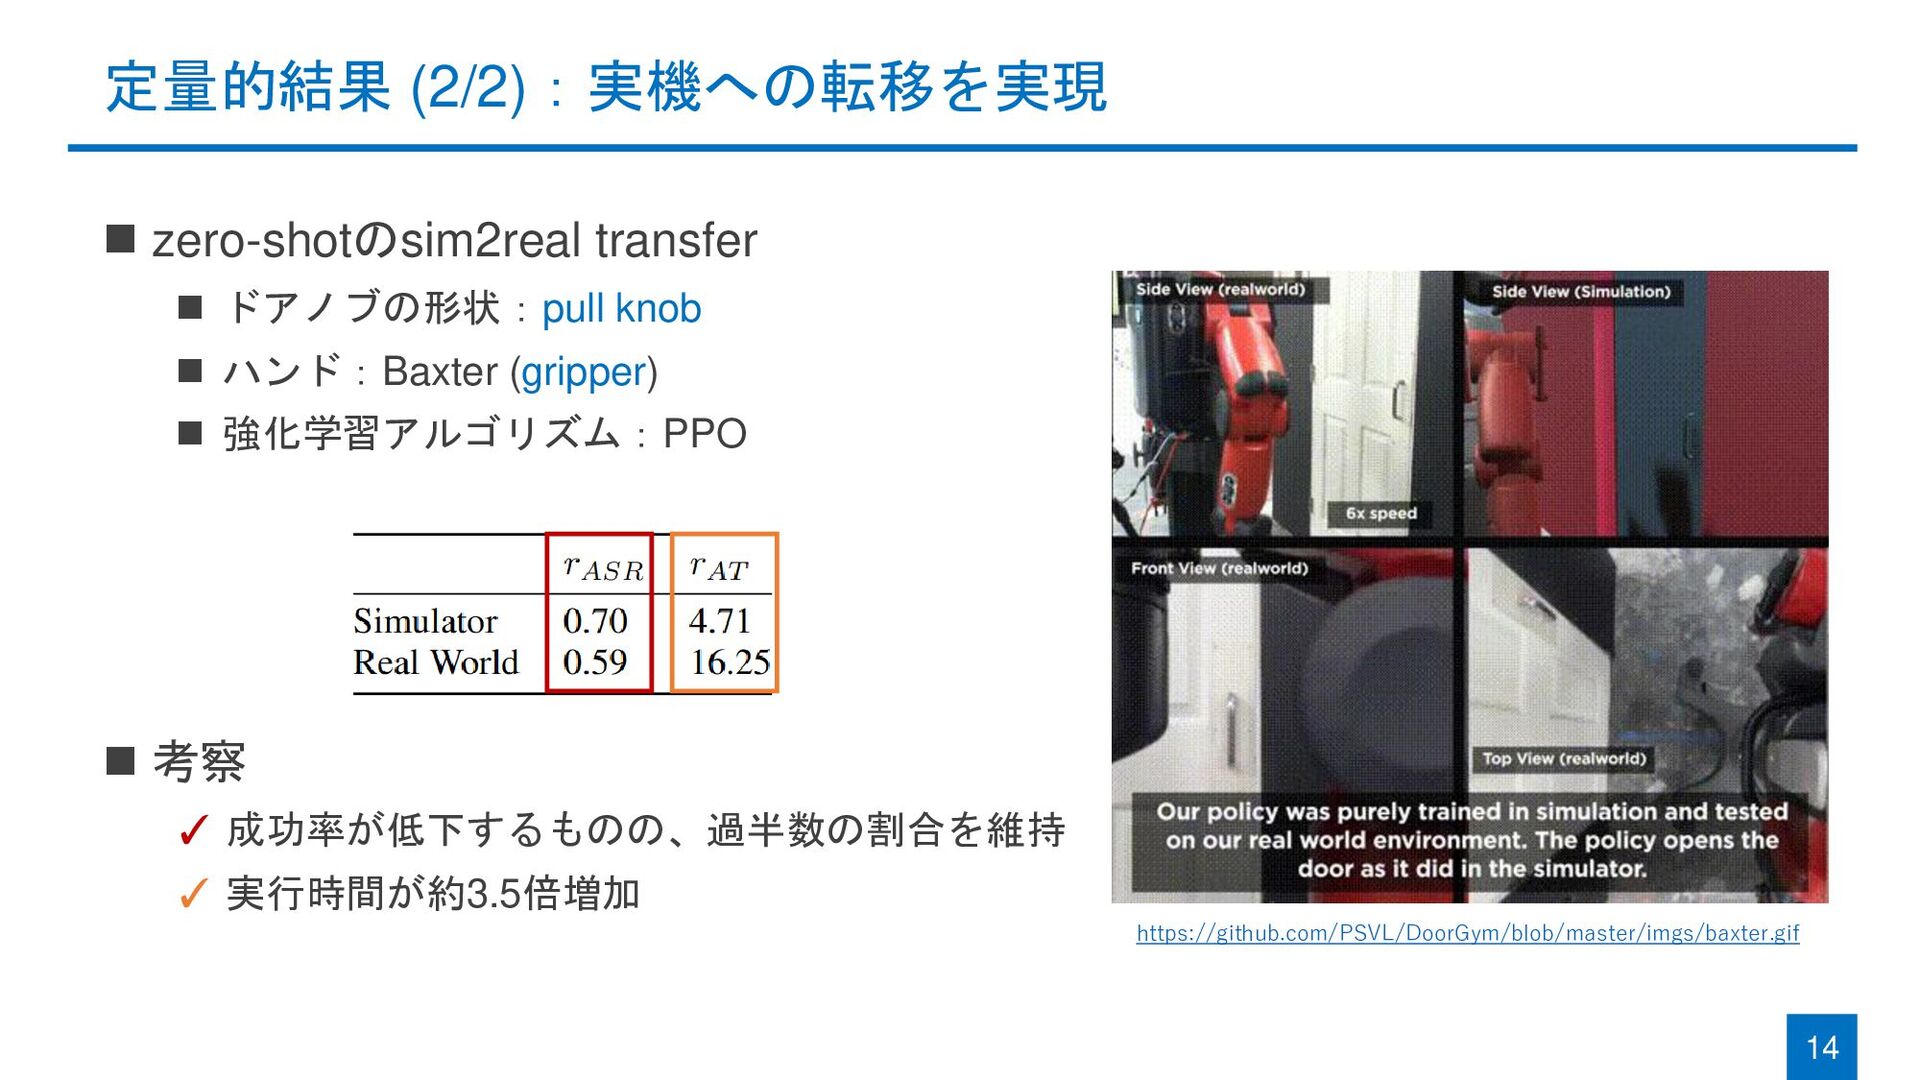
定量的結果 (2/2):実機への転移を実現 ◼ zero-shotのsim2real transfer ◼ ドアノブの形状:pull knob ◼ ハンド:Baxter
(gripper) ◼ 強化学習アルゴリズム:PPO ◼ 考察 ✓ 成功率が低下するものの、過半数の割合を維持 ✓ 実行時間が約3.5倍増加 14 https://github.com/PSVL/DoorGym/blob/master/imgs/baxter.gif
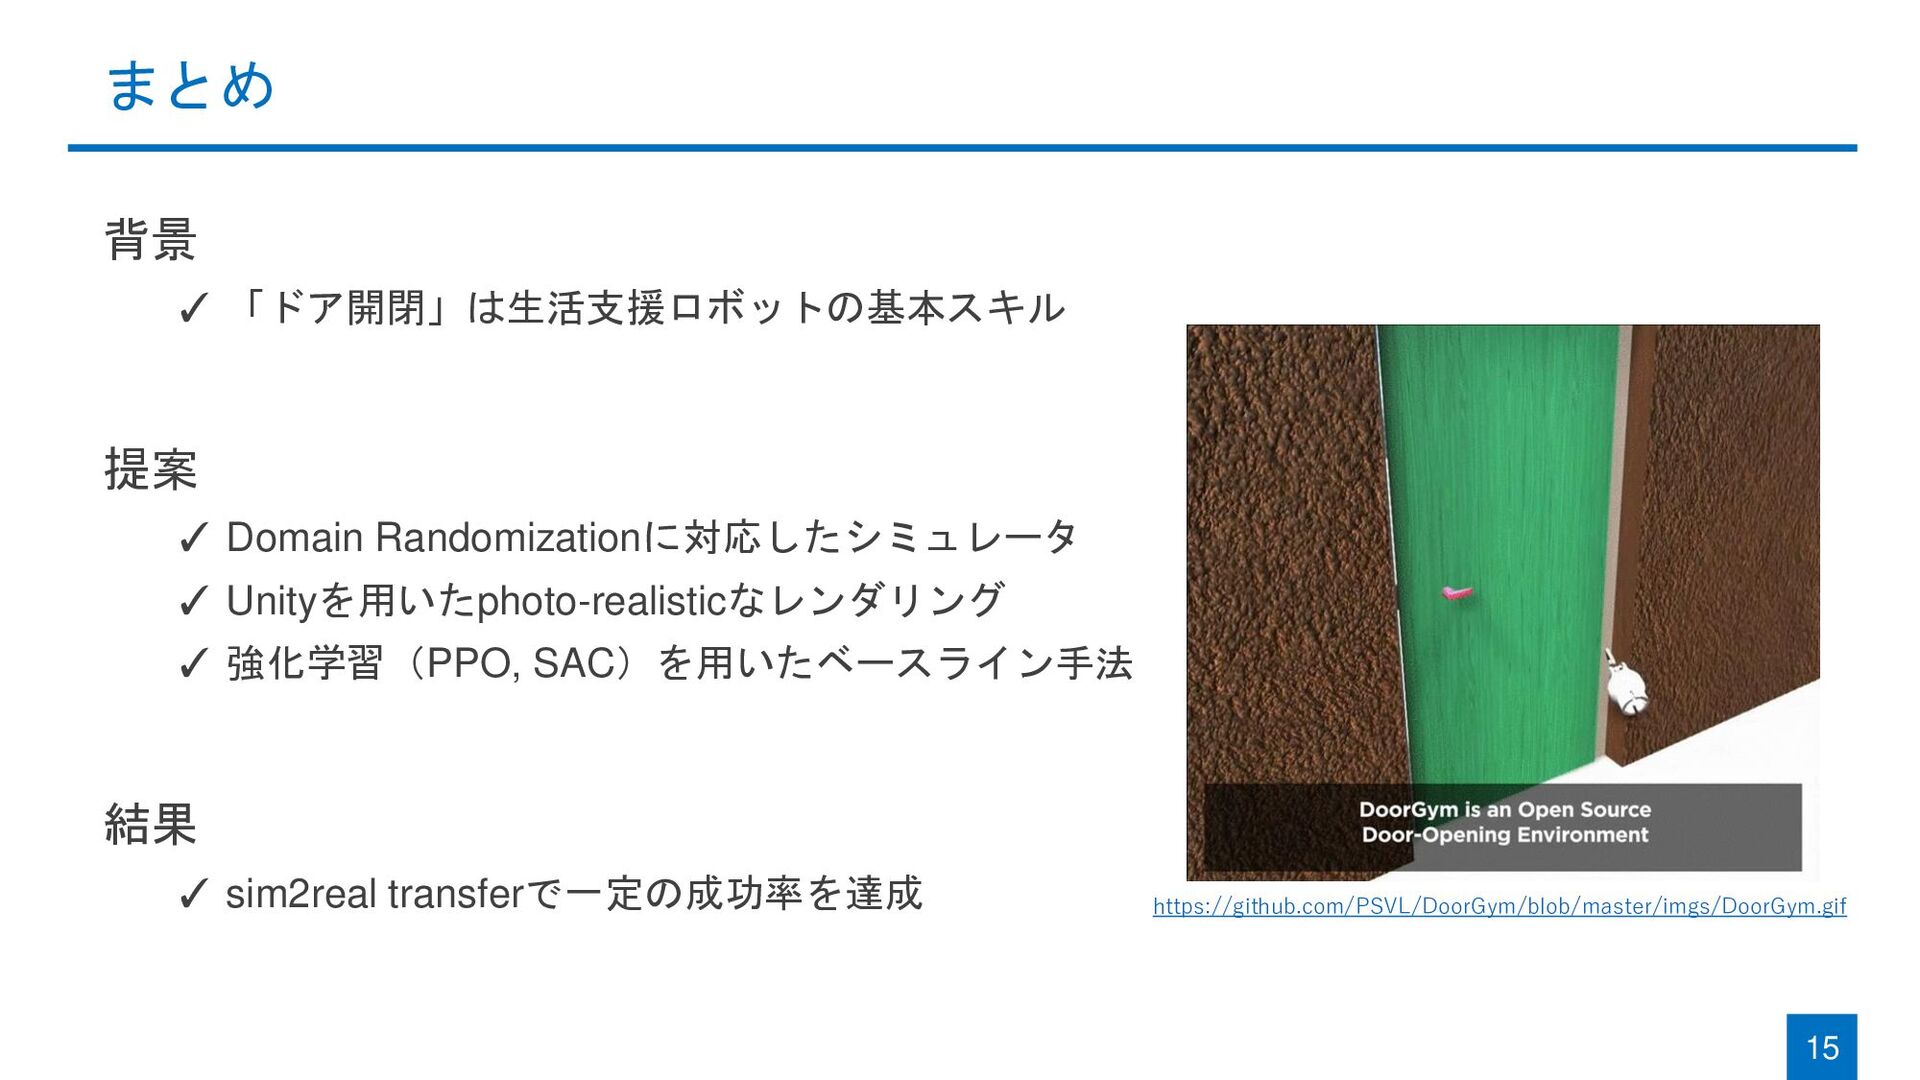
まとめ 背景 ✓ 「ドア開閉」は生活支援ロボットの基本スキル 提案 ✓ Domain Randomizationに対応したシミュレータ ✓ Unityを用いたphoto-realisticなレンダリング
✓ 強化学習(PPO, SAC)を用いたベースライン手法 結果 ✓ sim2real transferで一定の成功率を達成 15 https://github.com/PSVL/DoorGym/blob/master/imgs/DoorGym.gif
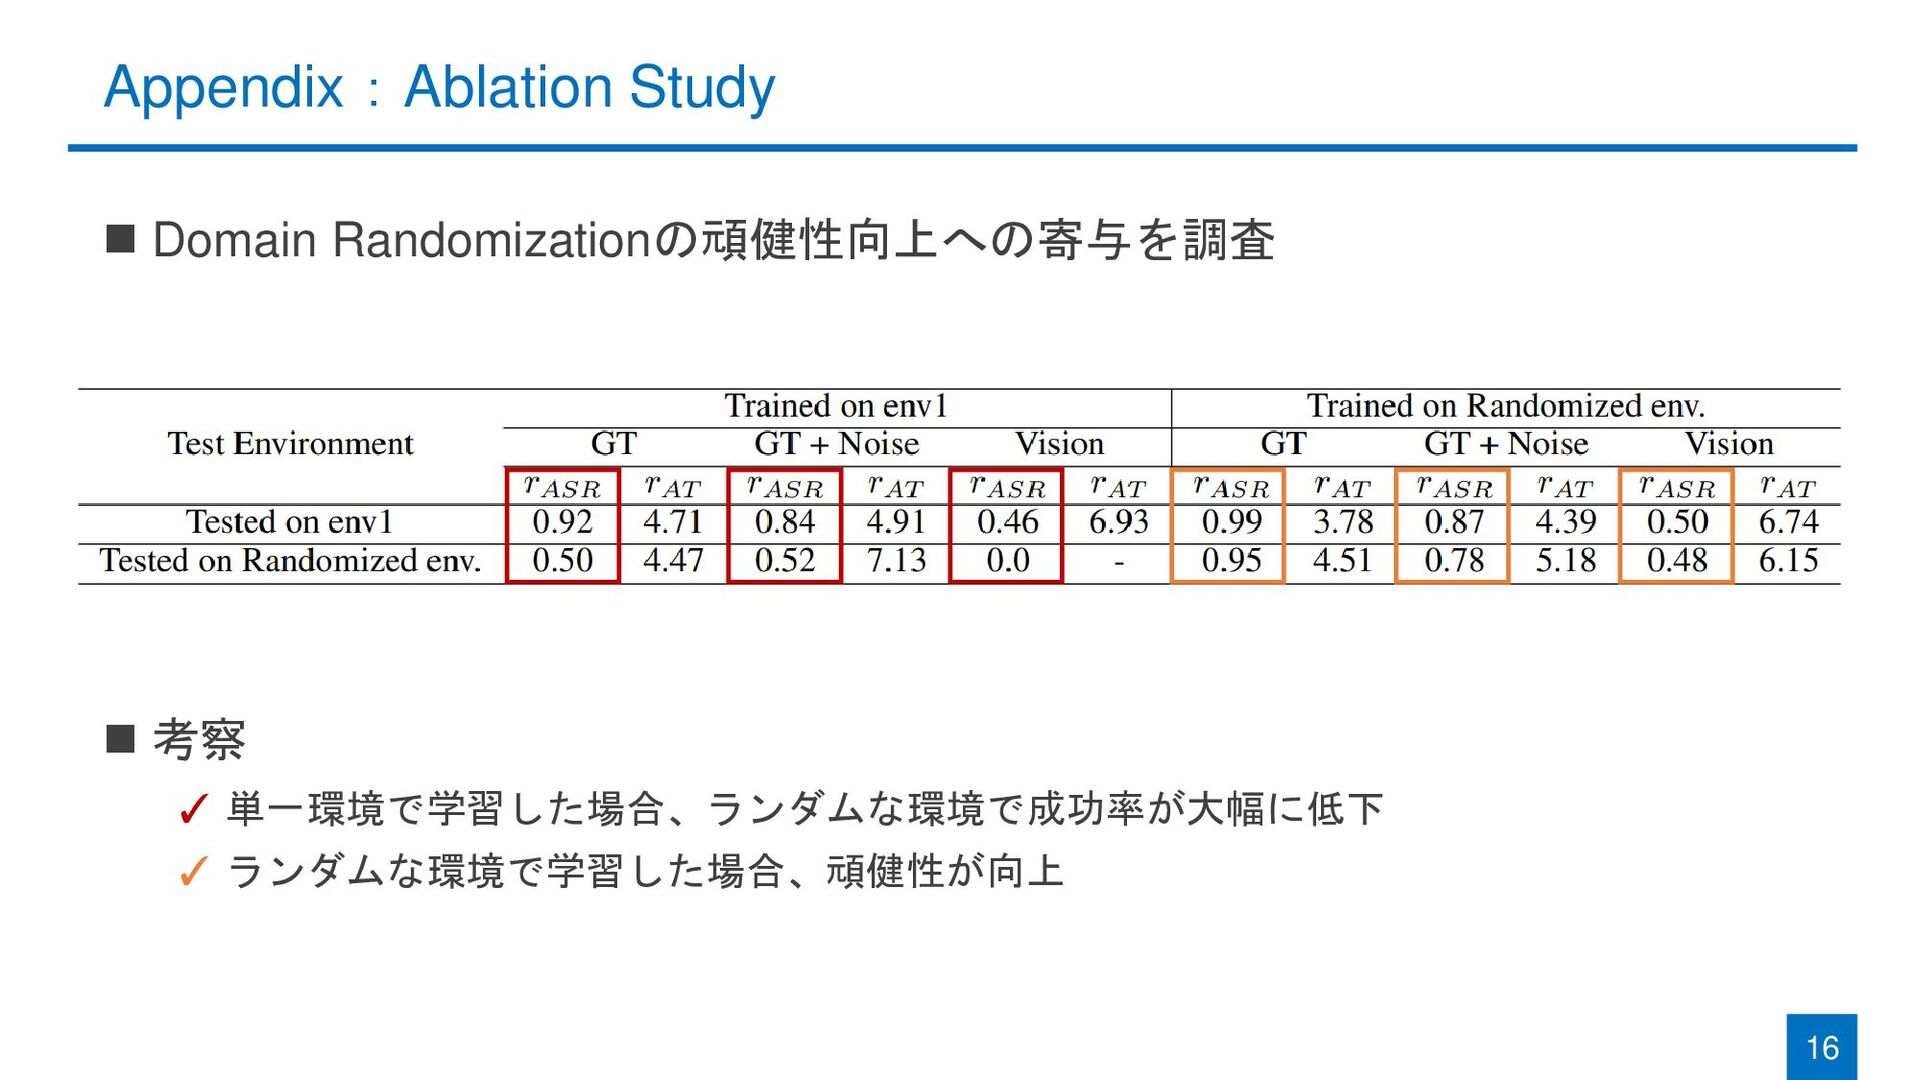
Appendix:Ablation Study ◼ Domain Randomizationの頑健性向上への寄与を調査 ◼ 考察 ✓ 単一環境で学習した場合、ランダムな環境で成功率が大幅に低下 ✓
ランダムな環境で学習した場合、頑健性が向上 16
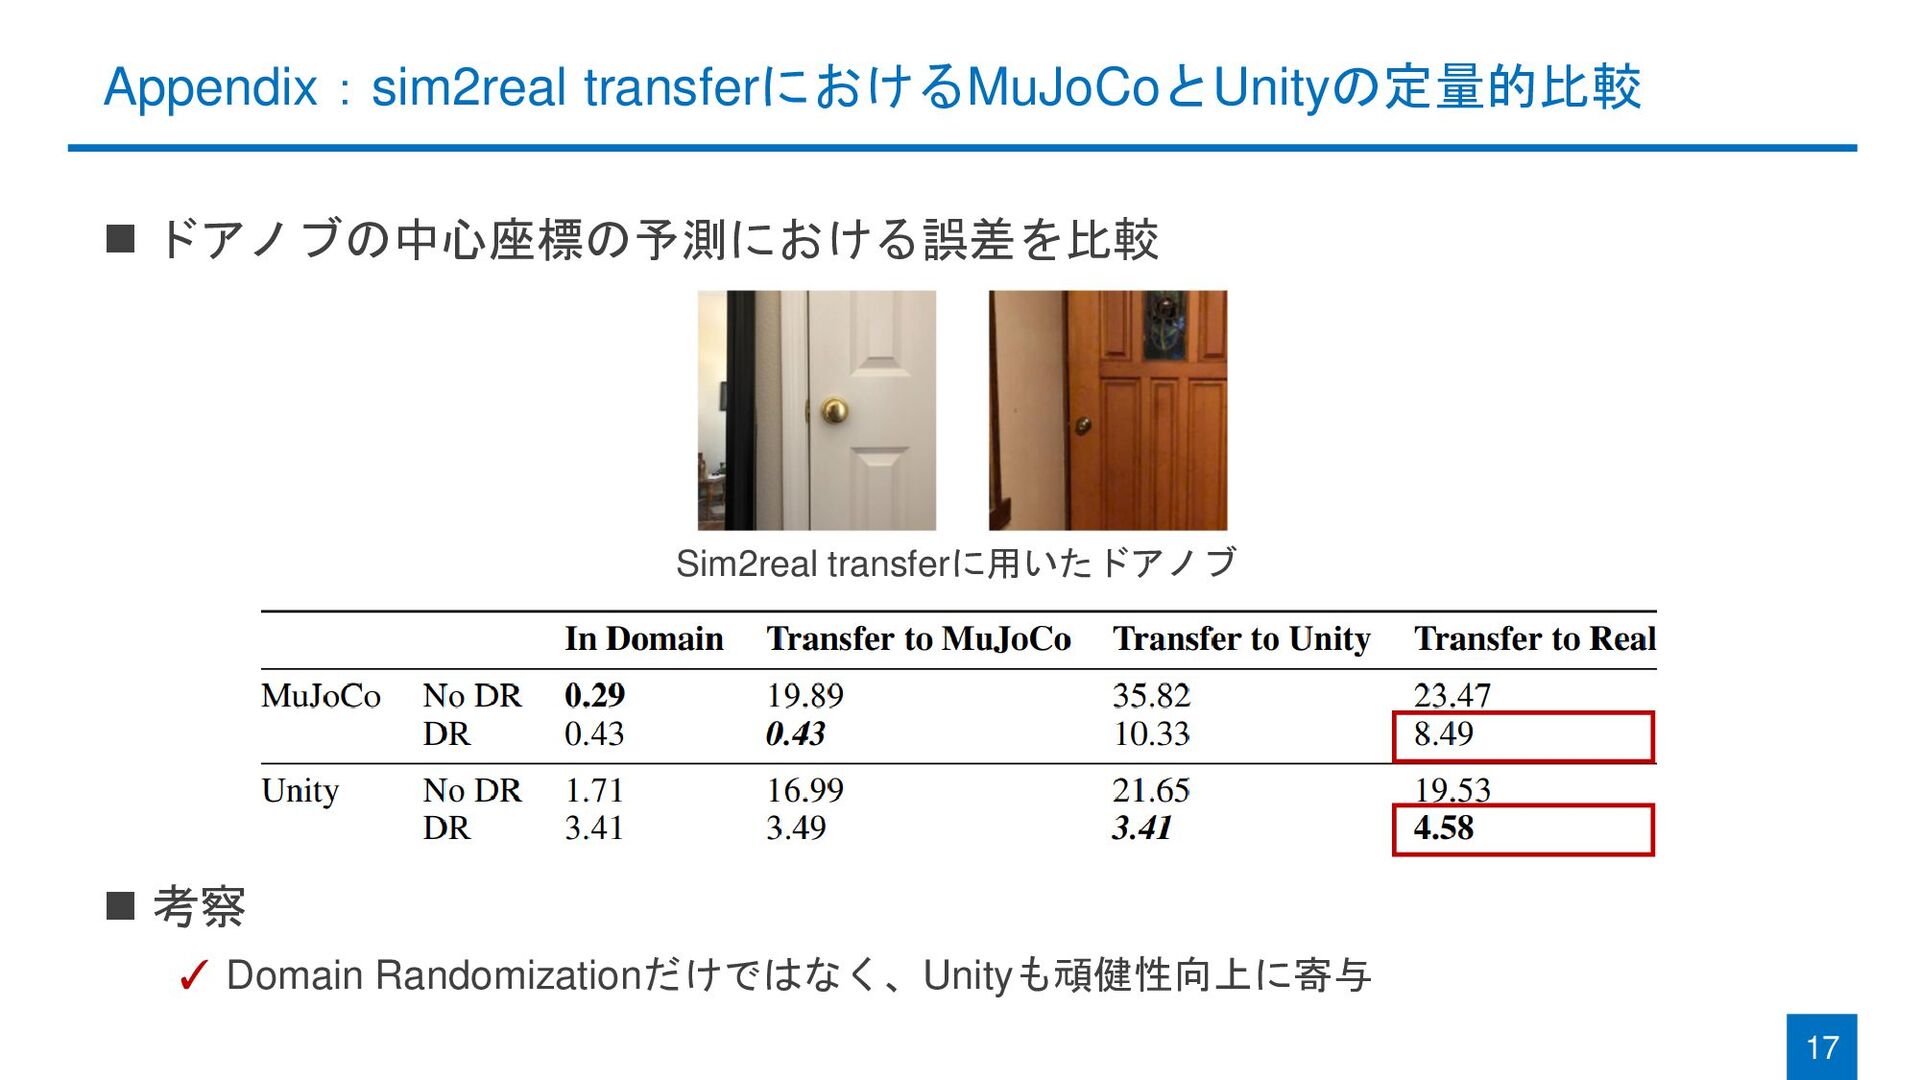
Appendix:sim2real transferにおけるMuJoCoとUnityの定量的比較 ◼ ドアノブの中心座標の予測における誤差を比較 ◼ 考察 ✓ Domain Randomizationだけではなく、Unityも頑健性向上に寄与 17
Sim2real transferに用いたドアノブ
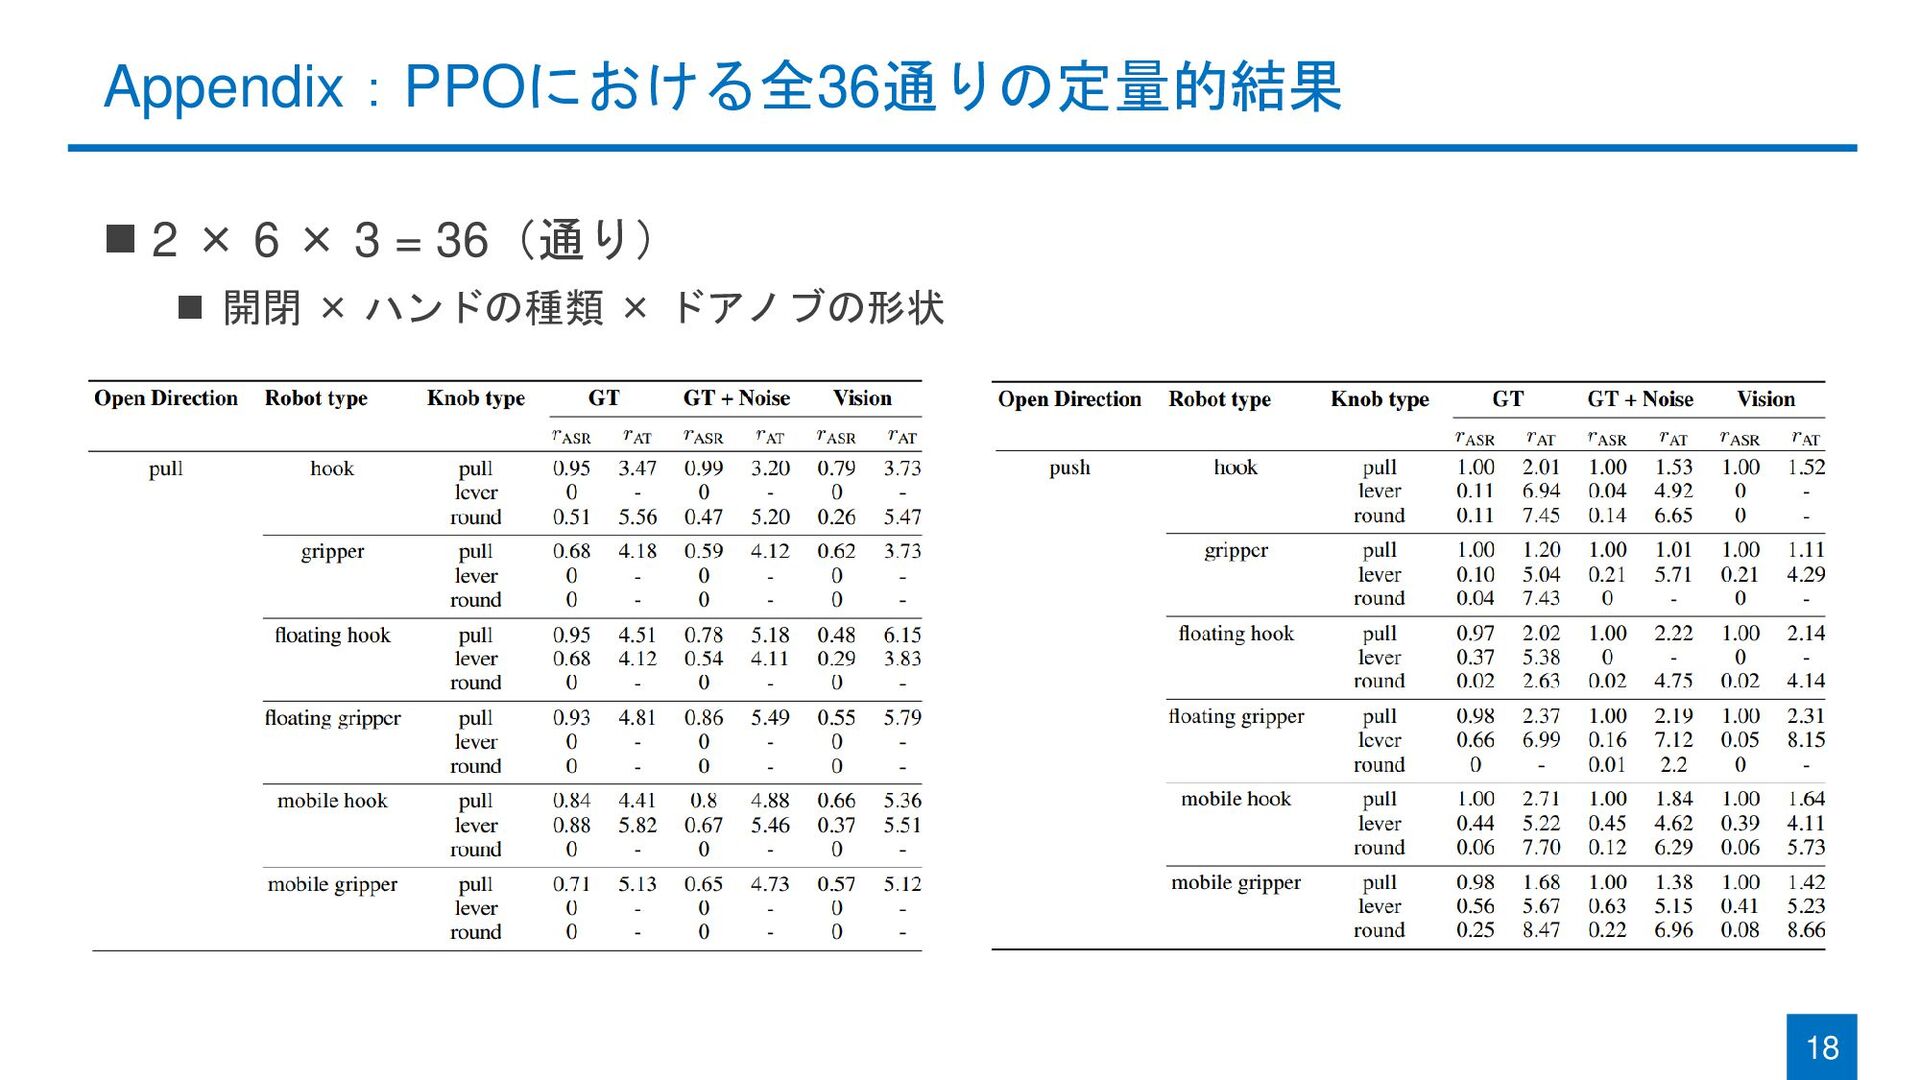
Appendix:PPOにおける全36通りの定量的結果 ◼ 2 × 6 × 3 = 36(通り) ◼
開閉 × ハンドの種類 × ドアノブの形状 18
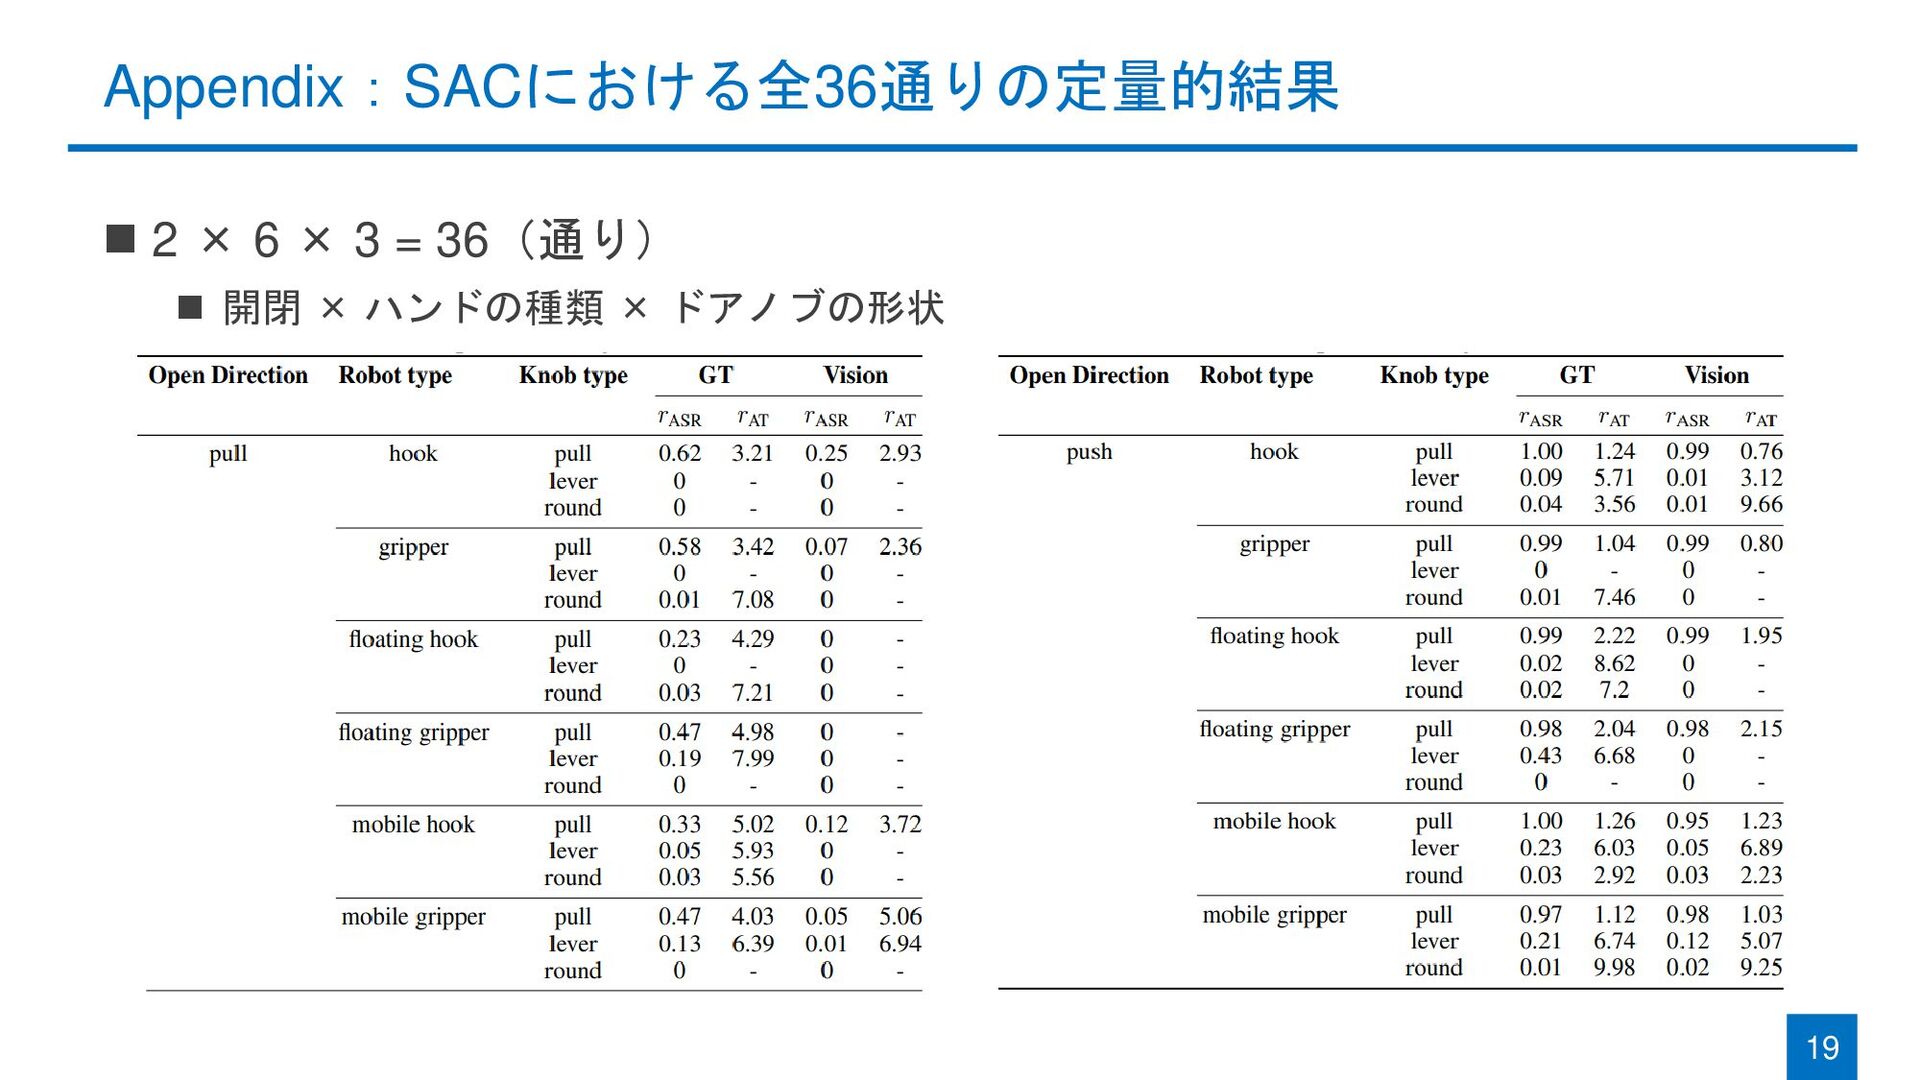
Appendix:SACにおける全36通りの定量的結果 19 ◼ 2 × 6 × 3 = 36(通り)
◼ 開閉 × ハンドの種類 × ドアノブの形状
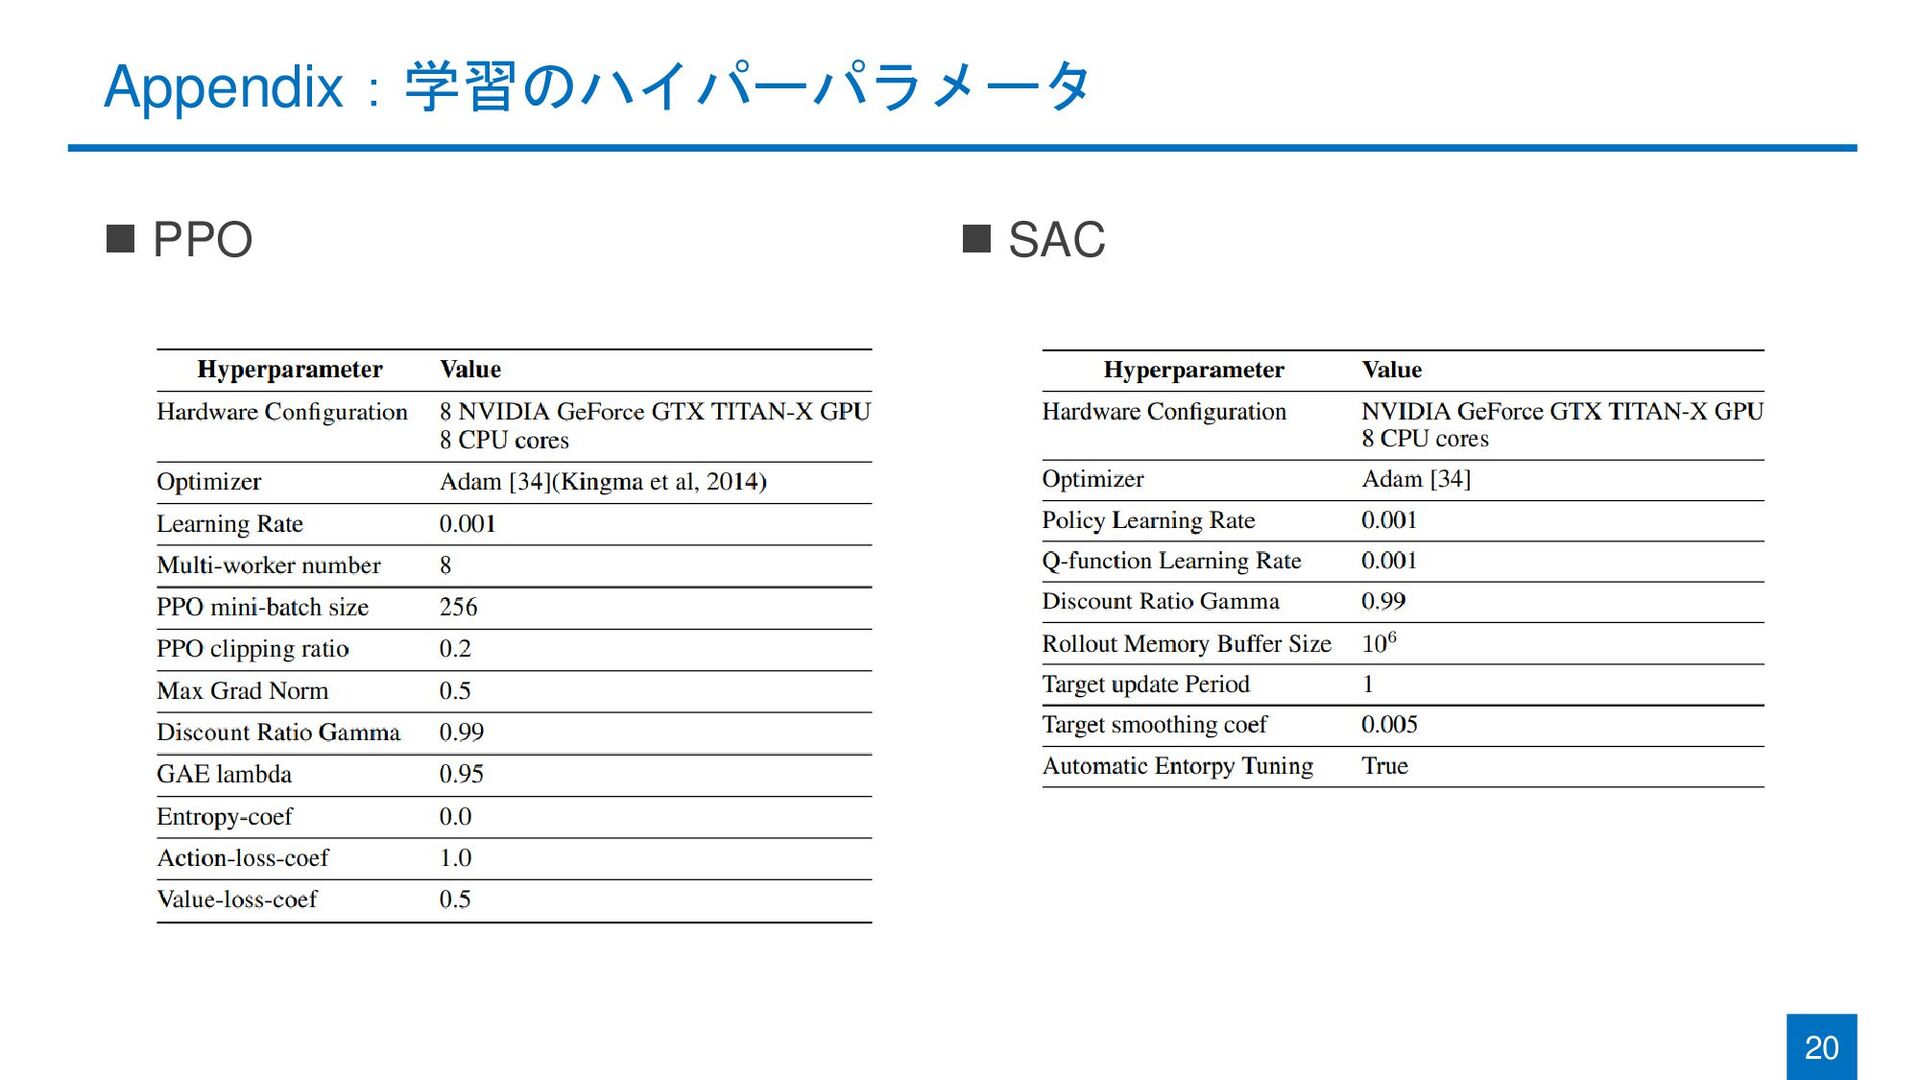
Appendix:学習のハイパーパラメータ ◼ PPO 20 ◼ SAC
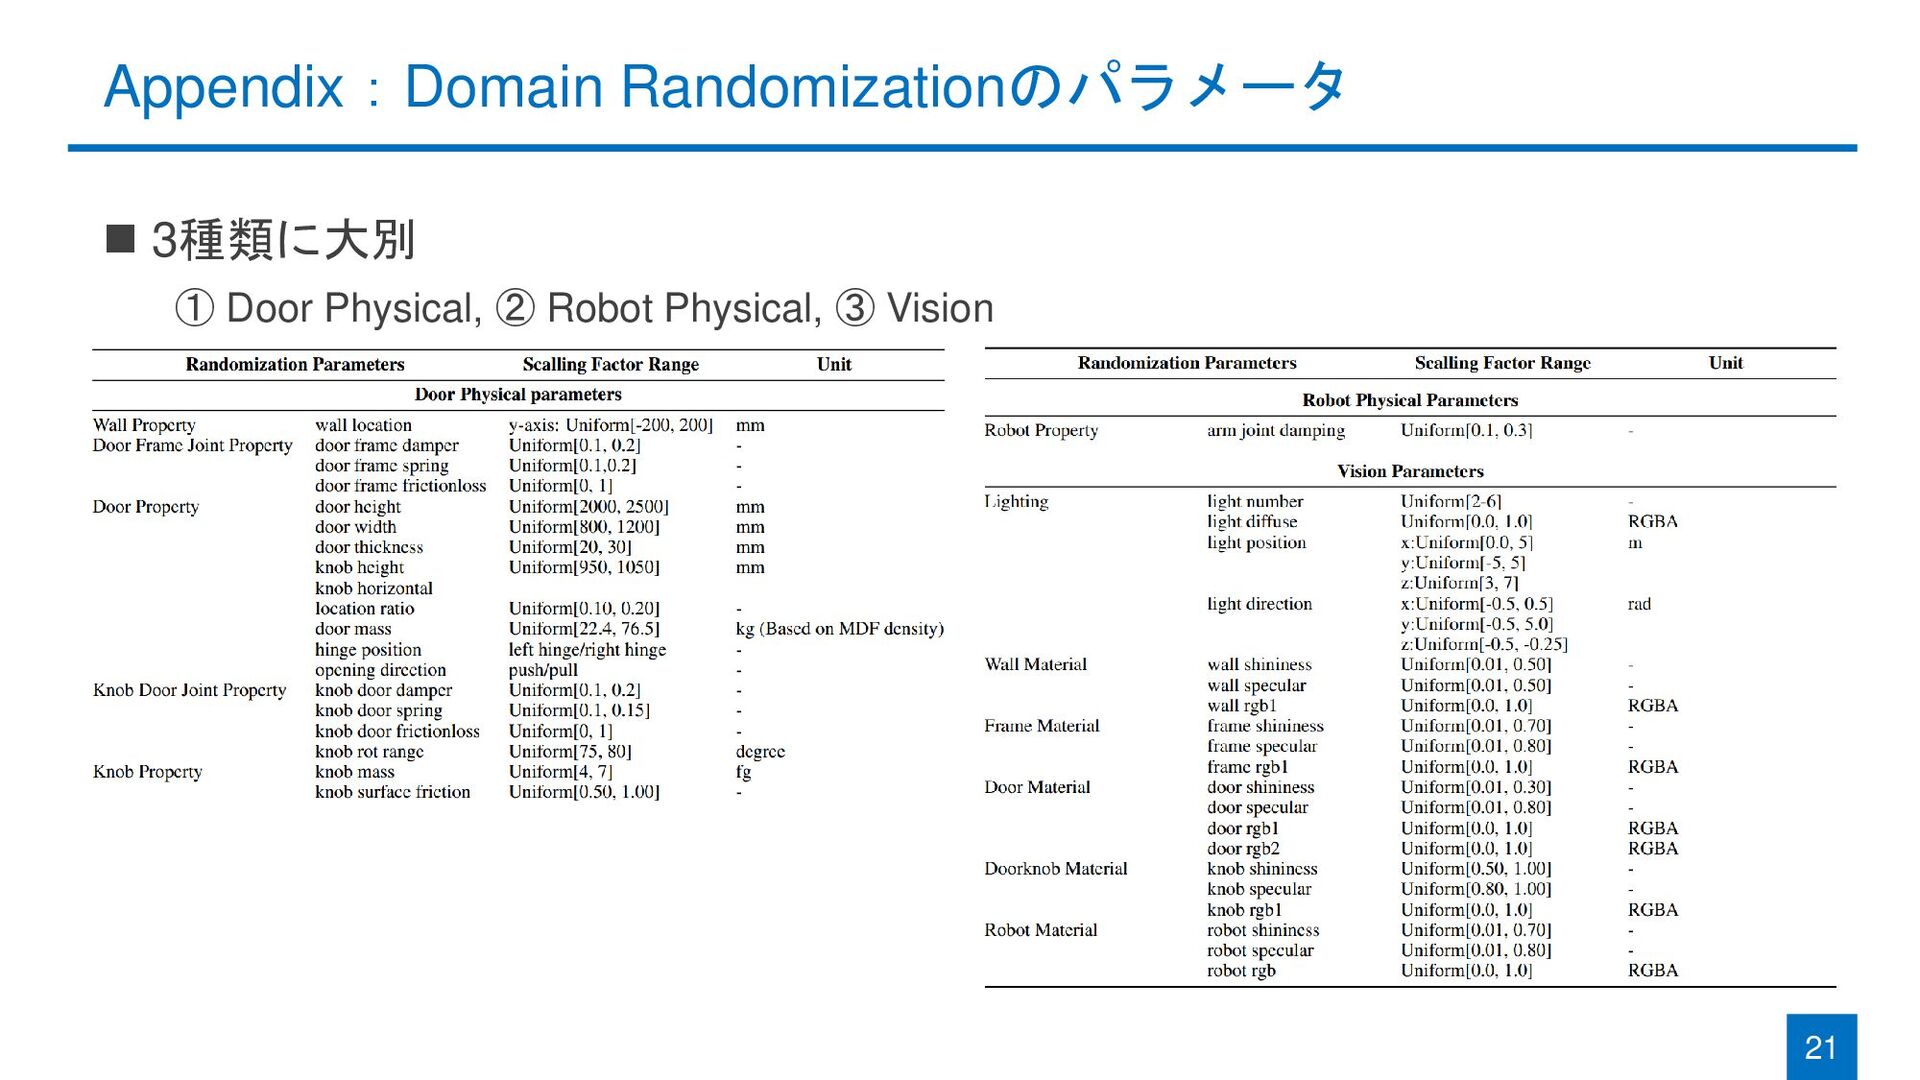
Appendix:Domain Randomizationのパラメータ ◼ 3種類に大別 ① Door Physical, ② Robot Physical,
③ Vision 21

 SiteGround - Reliable hosting with speed, security, and support you can count on.


 keio_smilab
 pospome
 techniczna
 shinyaa31
 tamaiyutaro
 sh_fk2
 takuros
 occhi
 skydoves
 joere
 kintotechdev
 sraku2159
 minorun365
 chriscoyier
 frankvandijk
 inesmontani
 nwiizo
 marcelosomers
 codingconduct
 tomoyanonymous
 sergeychernyshev
 philnash
 helenjbeal
 katarinadahlin
 marketingsoph