Share
Embed
Transcript
42 slides
-
自己紹介 • 名前 ◦ 大塚昇 • 経歴 ◦ 2010- 不動産関連サービスのWebエンジニア
◦ 2020- 現職にて行政向けアプリのPM ◦ 2020- 社会人博士課程在籍 • 趣味 ◦ 登山、旅行 3 -
OSMnxとは • 南カリフォルニア大学のGeoff Boeing教授によって開発され ているPythonライブラリ • NetworkXやGeoPandasと連携 • OpenStreetMapから道路ネットワークを取得できる •
都市の施設、建物の形状、高度データなども取得可能 • 上記の地理空間データを使って、最短経路探索等のネット ワーク分析・可視化ができる 7 -
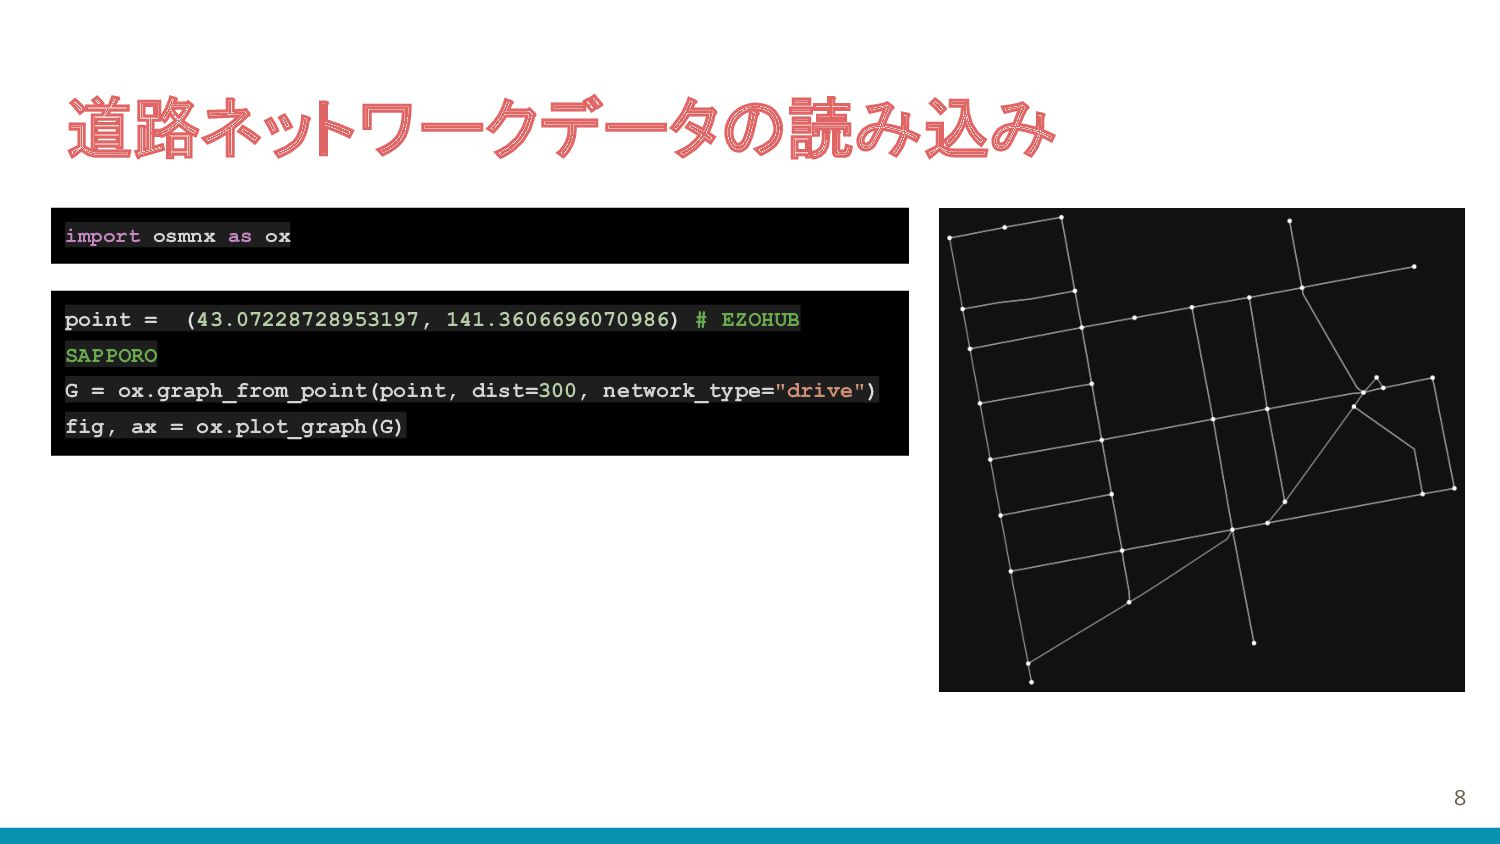
道路ネットワークデータの読み込み 8 import osmnx as ox point = (43.07228728953197, 141.3606696070986)
# EZOHUB SAPPORO G = ox.graph_from_point(point, dist=300, network_type="drive") fig, ax = ox.plot_graph(G) -
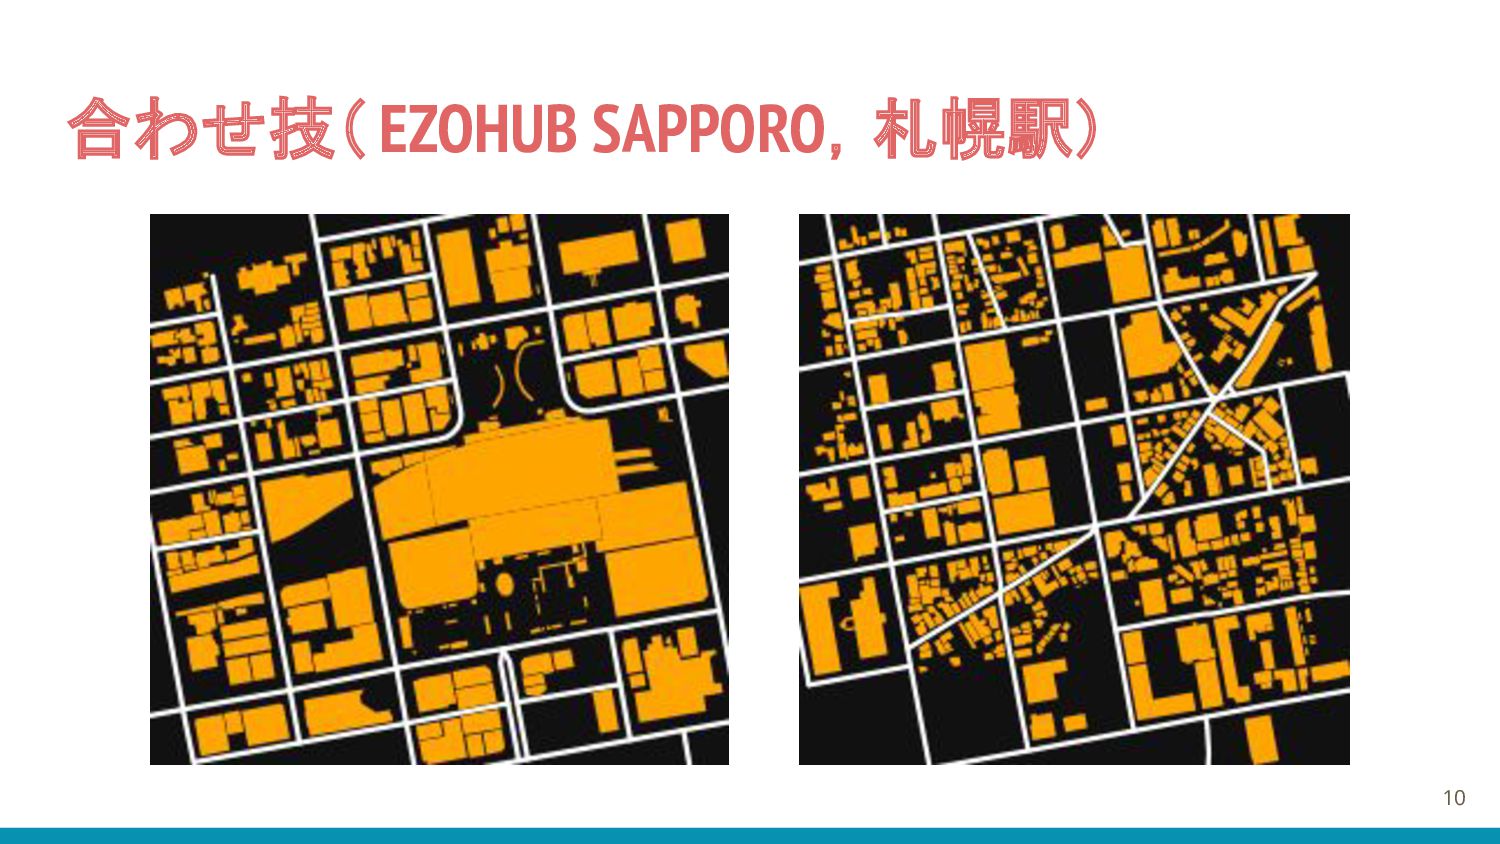
建物情報の読み込み 9 point = (43.07228728953197, 141.3606696070986) # EZOHUB SAPPORO tags
= {"building": True} gdf = ox.features_from_point(point, dist=300, tags=tags) gdf.shape fig, ax = ox.plot_footprints(gdf, figsize=(3, 3)) -
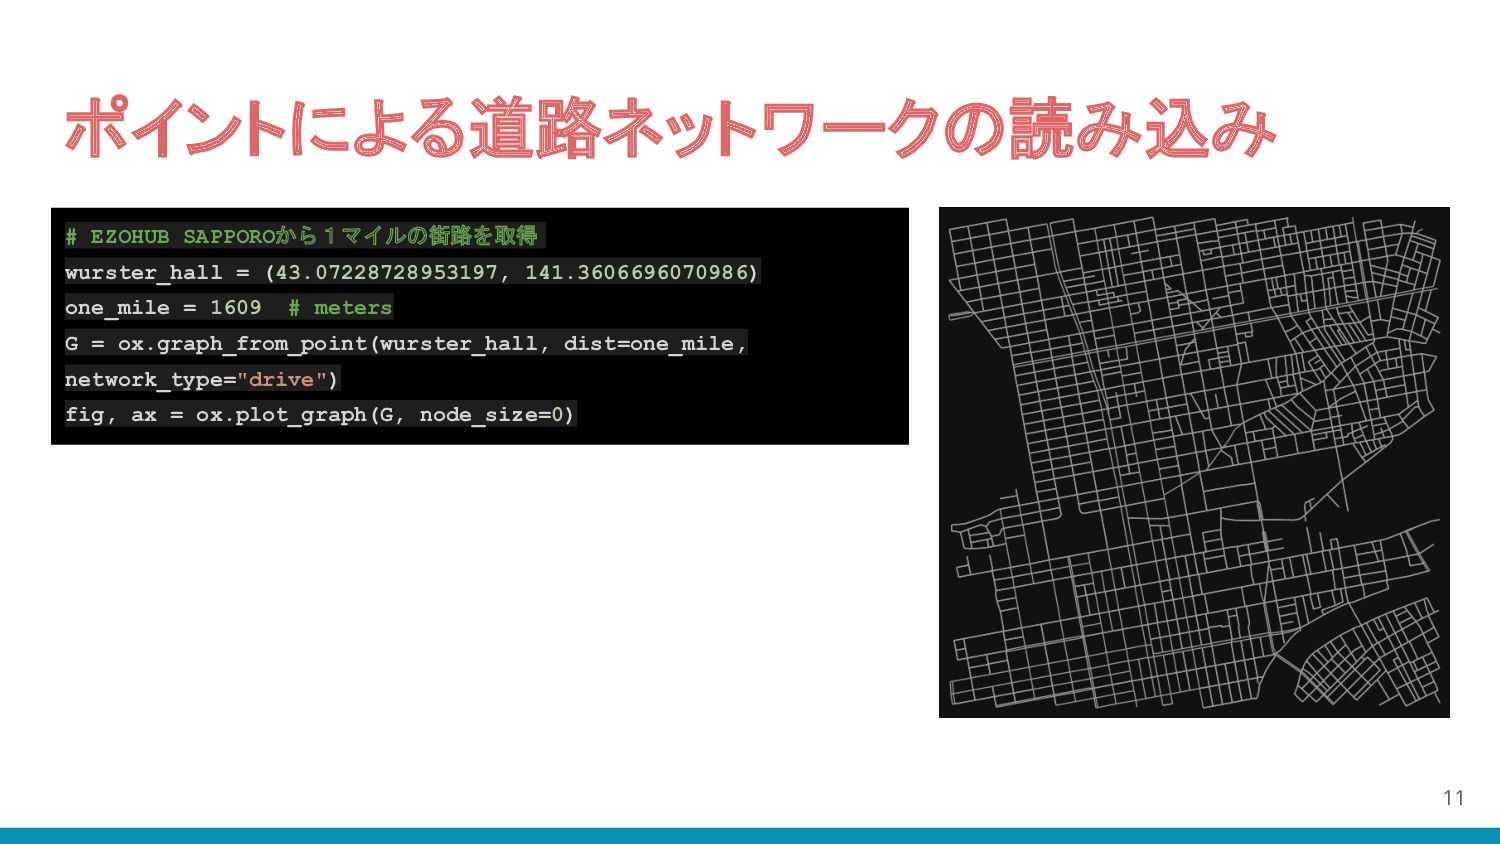
ポイントによる道路ネットワークの読み込み 11 # EZOHUB SAPPOROから1マイルの街路を取得 wurster_hall = (43.07228728953197, 141.3606696070986) one_mile
= 1609 # meters G = ox.graph_from_point(wurster_hall, dist=one_mile, network_type="drive") fig, ax = ox.plot_graph(G, node_size=0) -
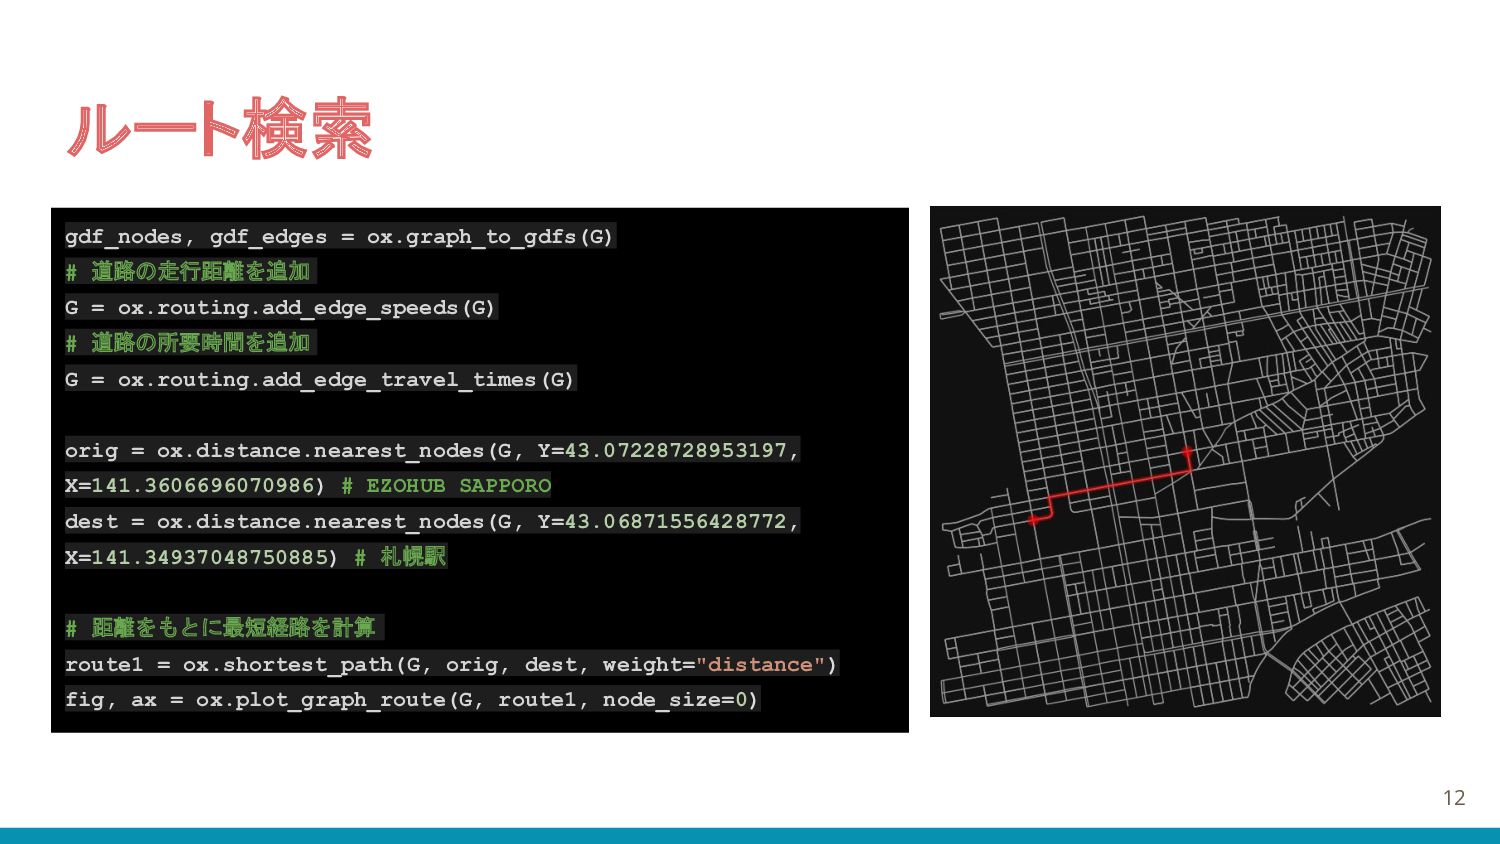
ルート検索 12 gdf_nodes, gdf_edges = ox.graph_to_gdfs(G) # 道路の走行距離を追加 G =
ox.routing.add_edge_speeds(G) # 道路の所要時間を追加 G = ox.routing.add_edge_travel_times(G) orig = ox.distance.nearest_nodes(G, Y=43.07228728953197, X=141.3606696070986) # EZOHUB SAPPORO dest = ox.distance.nearest_nodes(G, Y=43.06871556428772, X=141.34937048750885) # 札幌駅 # 距離をもとに最短経路を計算 route1 = ox.shortest_path(G, orig, dest, weight="distance") fig, ax = ox.plot_graph_route(G, route1, node_size=0) -
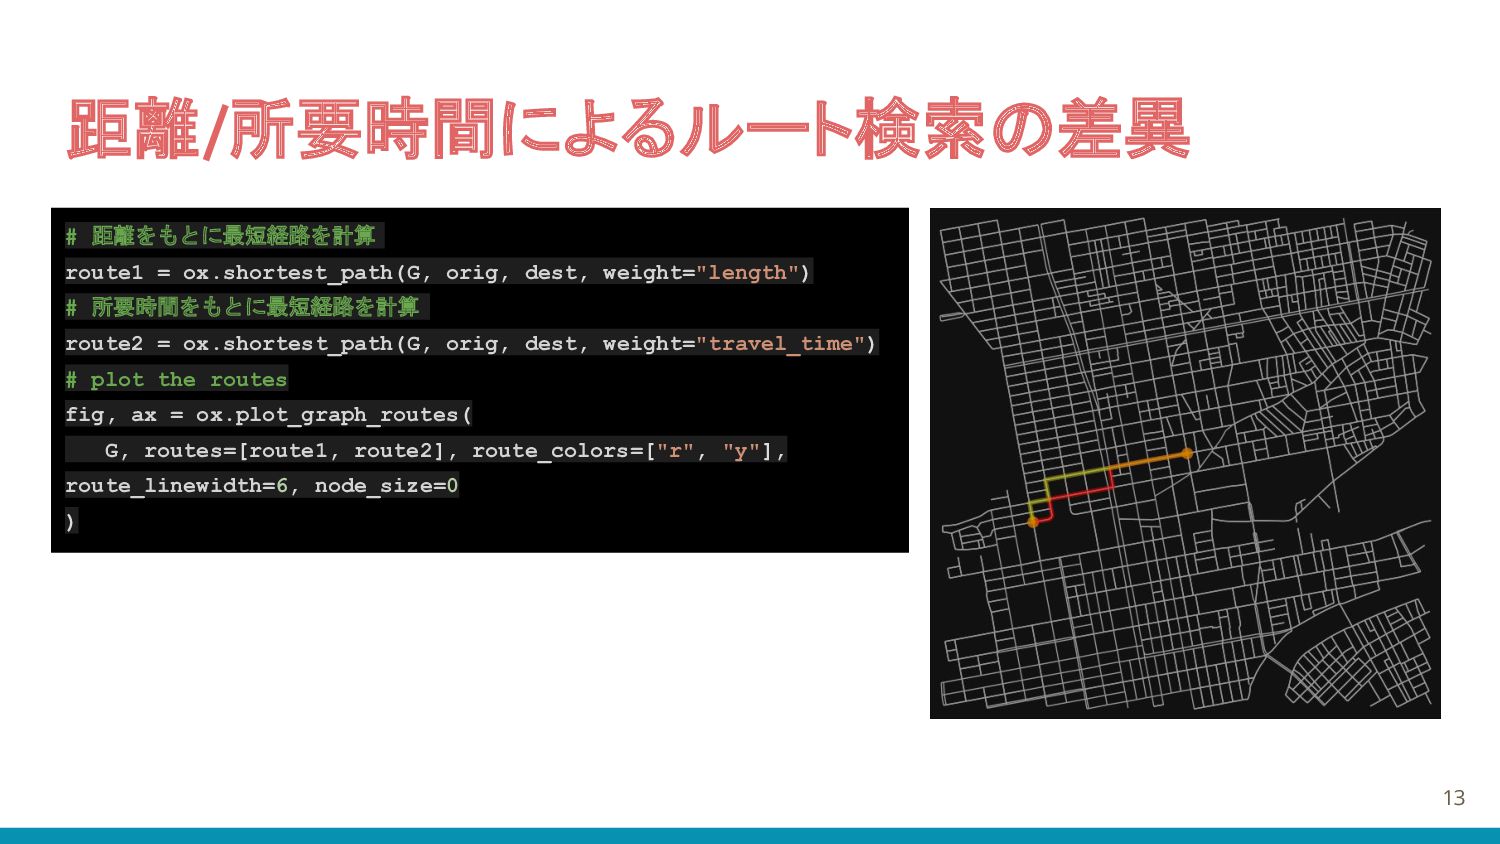
距離/所要時間によるルート検索の差異 13 # 距離をもとに最短経路を計算 route1 = ox.shortest_path(G, orig, dest, weight="length")
# 所要時間をもとに最短経路を計算 route2 = ox.shortest_path(G, orig, dest, weight="travel_time") # plot the routes fig, ax = ox.plot_graph_routes( G, routes=[route1, route2], route_colors=["r", "y"], route_linewidth=6, node_size=0 ) -
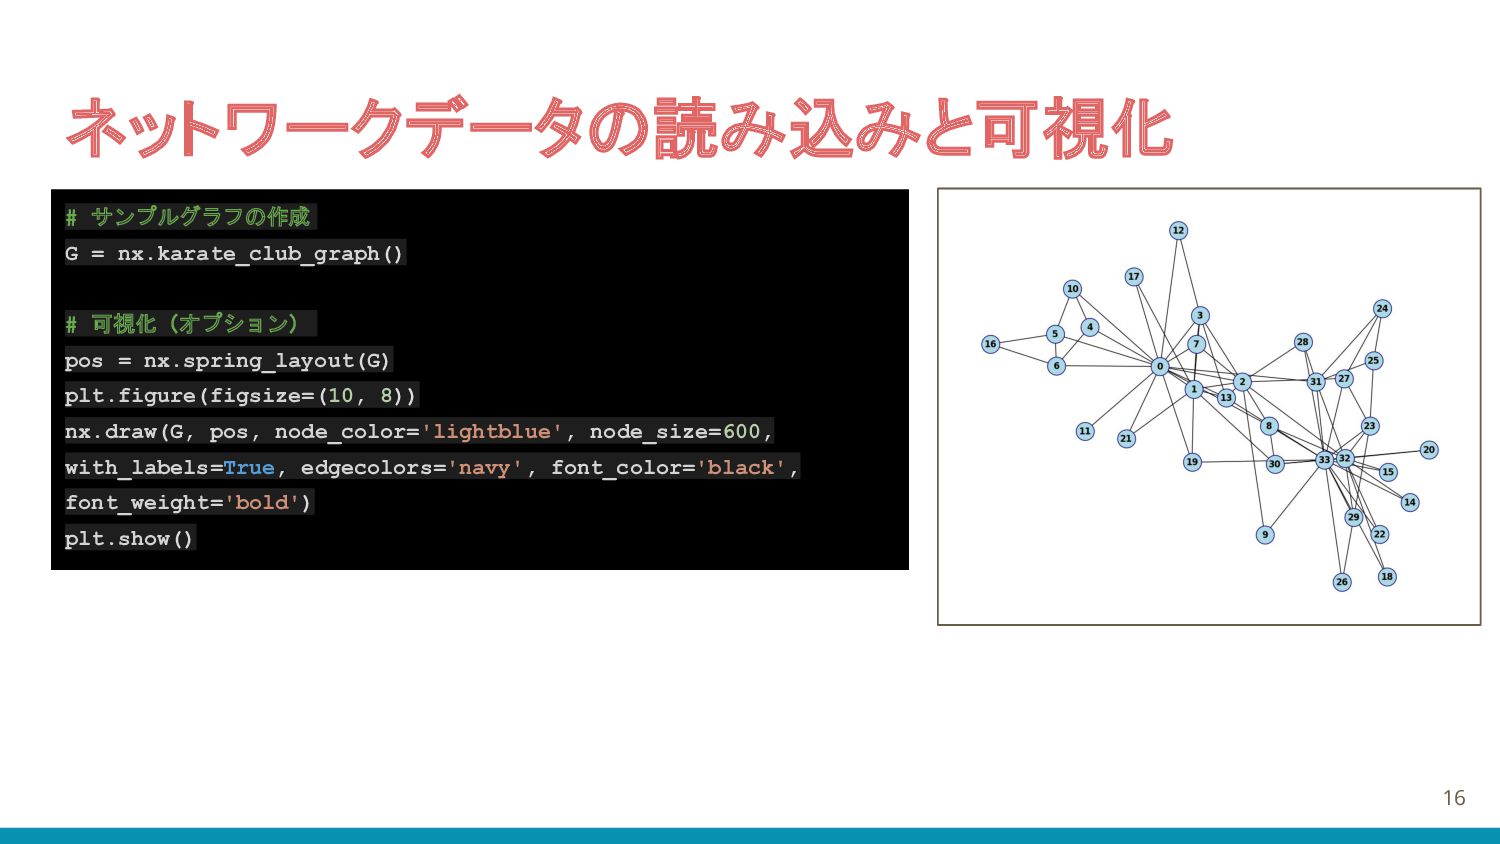
ネットワークデータの読み込みと可視化 16 # サンプルグラフの作成 G = nx.karate_club_graph() # 可視化(オプション) pos
= nx.spring_layout(G) plt.figure(figsize=(10, 8)) nx.draw(G, pos, node_color='lightblue', node_size=600, with_labels=True, edgecolors='navy', font_color='black', font_weight='bold') plt.show() -
ネットワークデータのコミュニティ分割 17 import networkx as nx from community import community_louvain
# サンプルグラフの作成 G = nx.karate_club_graph() # Fast Unfolding法(Louvain法)の実行 partition = community_louvain.best_partition(G) # 結果の表示 print("ノードとそのコミュニティ :") for node, community_id in partition.items(): print(f"ノード {node}: コミュニティ {community_id}") # コミュニティの数を表示 num_communities = len(set(partition.values())) print(f"\n検出されたコミュニティの数 : {num_communities}") # モジュラリティの計算 modularity = community_louvain.modularity(partition, G) print(f"モジュラリティ : {modularity}" -
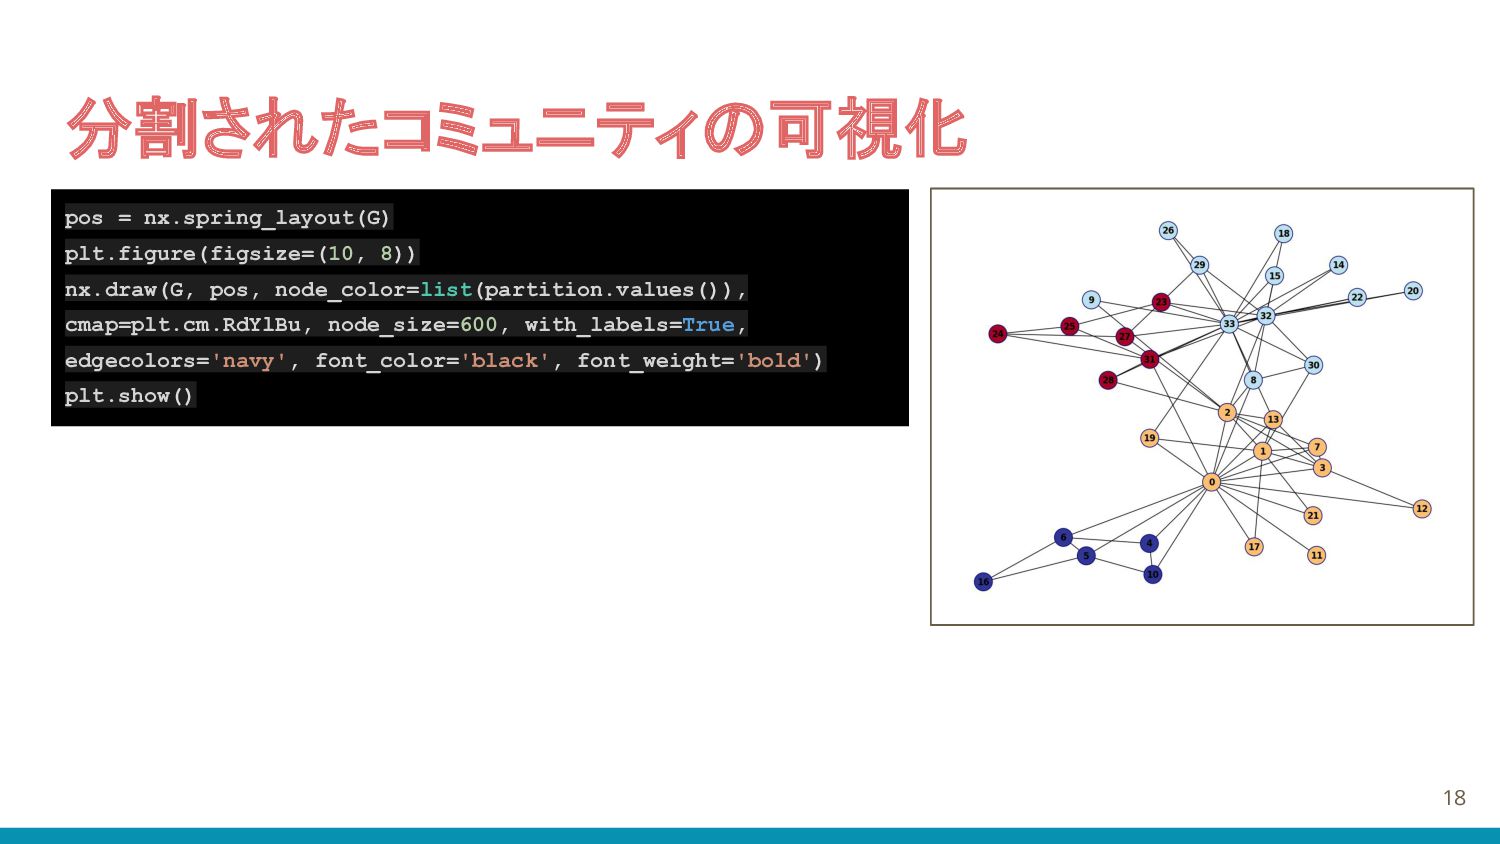
分割されたコミュニティの可視化 18 pos = nx.spring_layout(G) plt.figure(figsize=(10, 8)) nx.draw(G, pos, node_color=list(partition.values()),
cmap=plt.cm.RdYlBu, node_size=600, with_labels=True, edgecolors='navy', font_color='black', font_weight='bold') plt.show() -
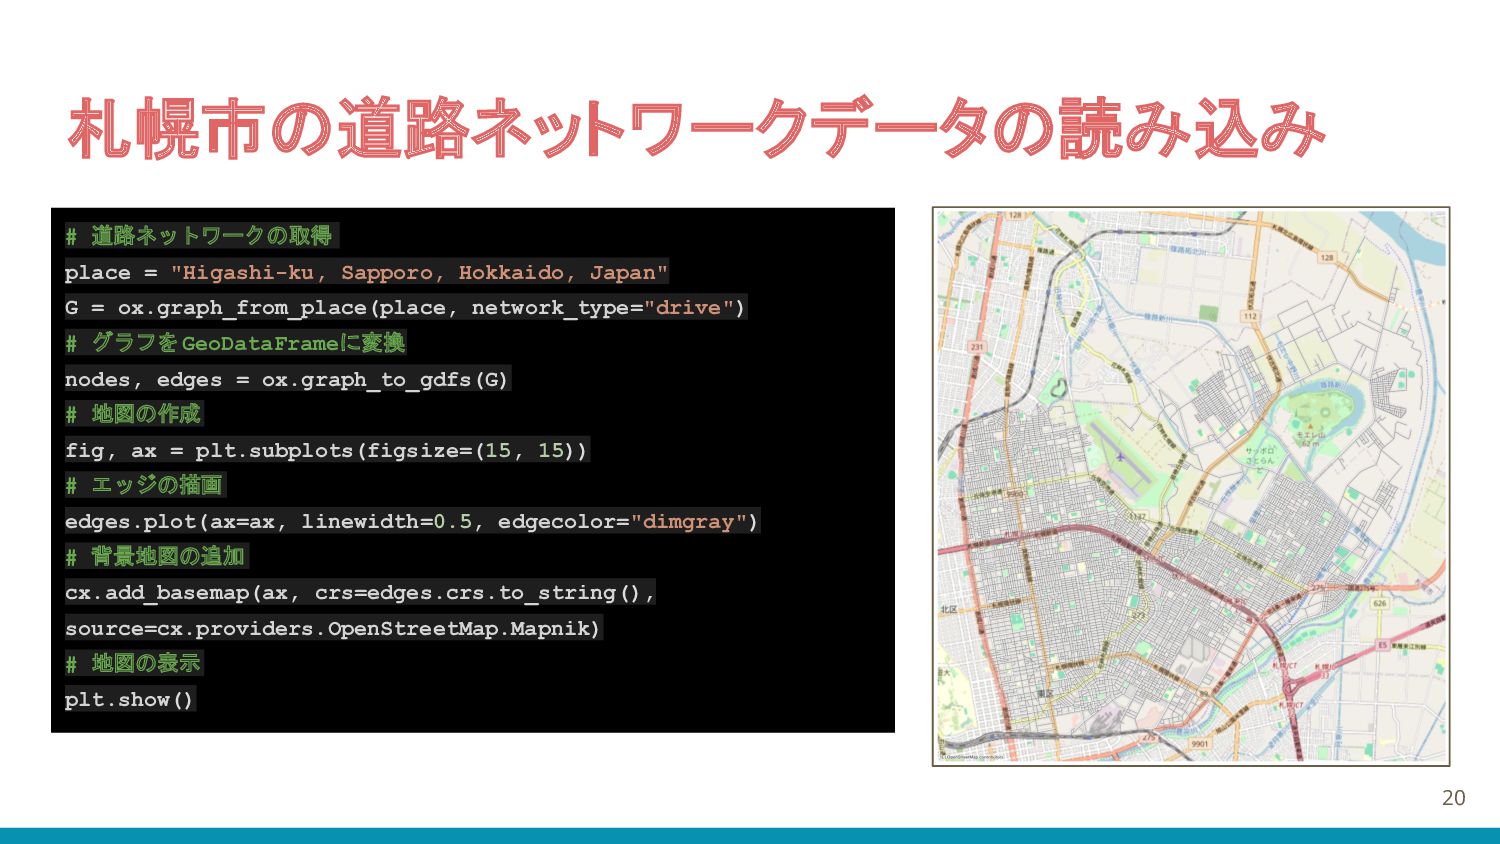
札幌市の道路ネットワークデータの読み込み 20 # 道路ネットワークの取得 place = "Higashi-ku, Sapporo, Hokkaido, Japan"
G = ox.graph_from_place(place, network_type="drive") # グラフをGeoDataFrameに変換 nodes, edges = ox.graph_to_gdfs(G) # 地図の作成 fig, ax = plt.subplots(figsize=(15, 15)) # エッジの描画 edges.plot(ax=ax, linewidth=0.5, edgecolor="dimgray") # 背景地図の追加 cx.add_basemap(ax, crs=edges.crs.to_string(), source=cx.providers.OpenStreetMap.Mapnik) # 地図の表示 plt.show() -
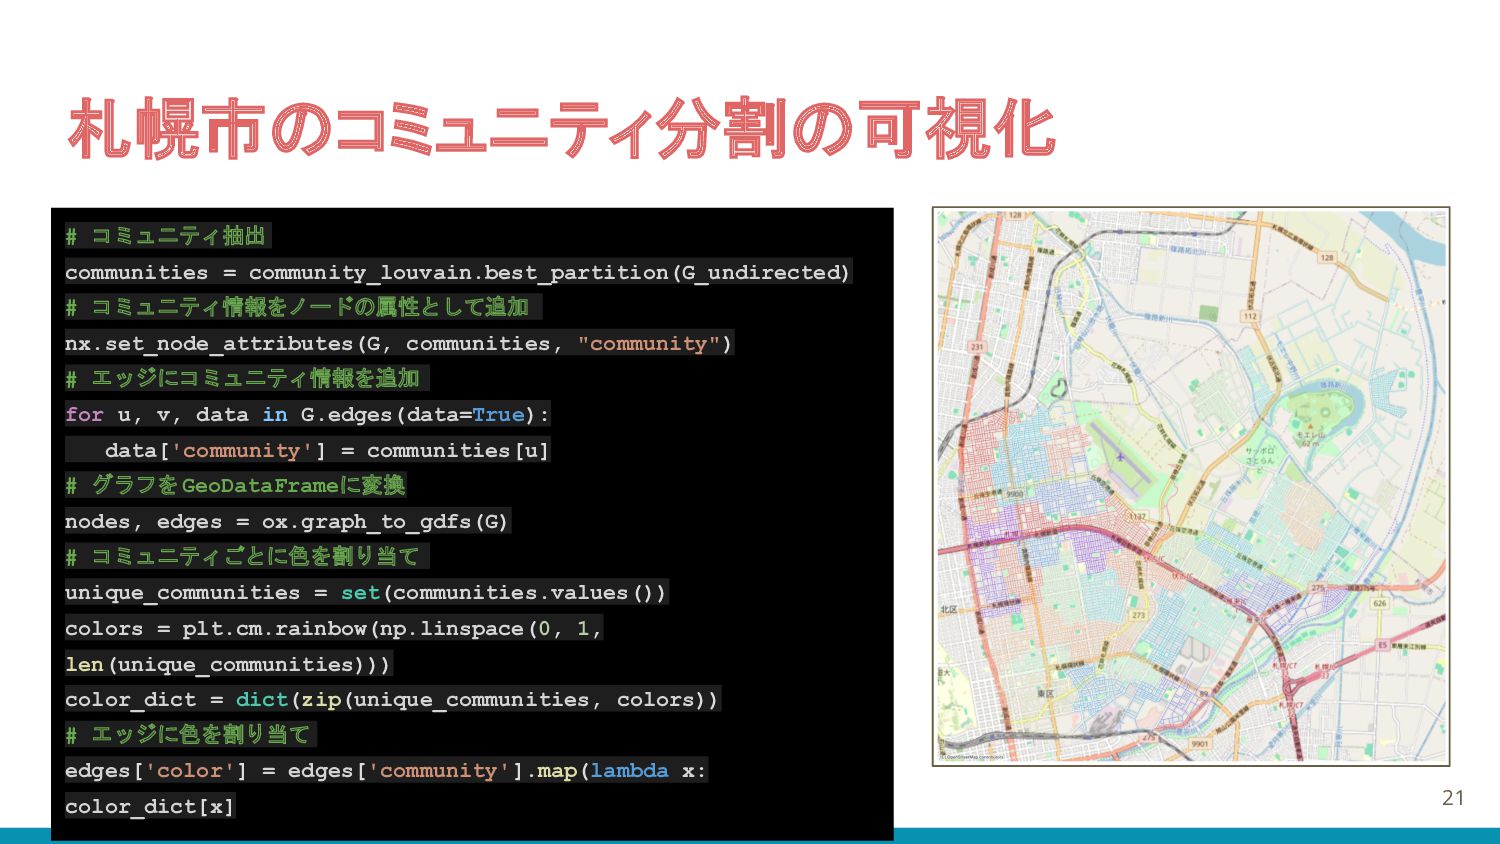
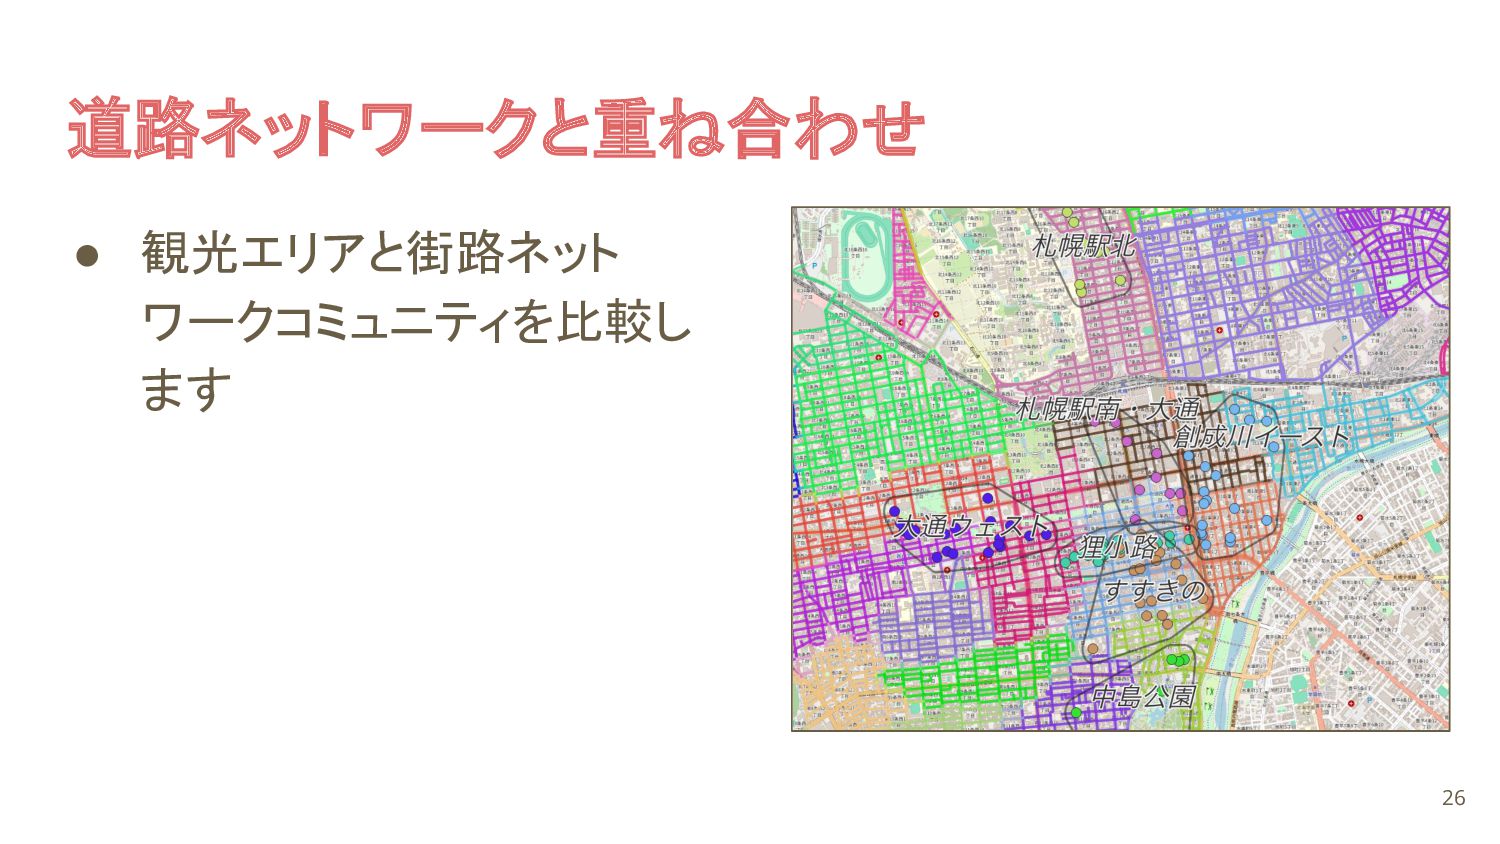
札幌市のコミュニティ分割の可視化 21 # コミュニティ抽出 communities = community_louvain.best_partition(G_undirected) # コミュニティ情報をノードの属性として追加 nx.set_node_attributes(G,
communities, "community") # エッジにコミュニティ情報を追加 for u, v, data in G.edges(data=True): data['community'] = communities[u] # グラフをGeoDataFrameに変換 nodes, edges = ox.graph_to_gdfs(G) # コミュニティごとに色を割り当て unique_communities = set(communities.values()) colors = plt.cm.rainbow(np.linspace(0, 1, len(unique_communities))) color_dict = dict(zip(unique_communities, colors)) # エッジに色を割り当て edges['color'] = edges['community'].map(lambda x: color_dict[x] -
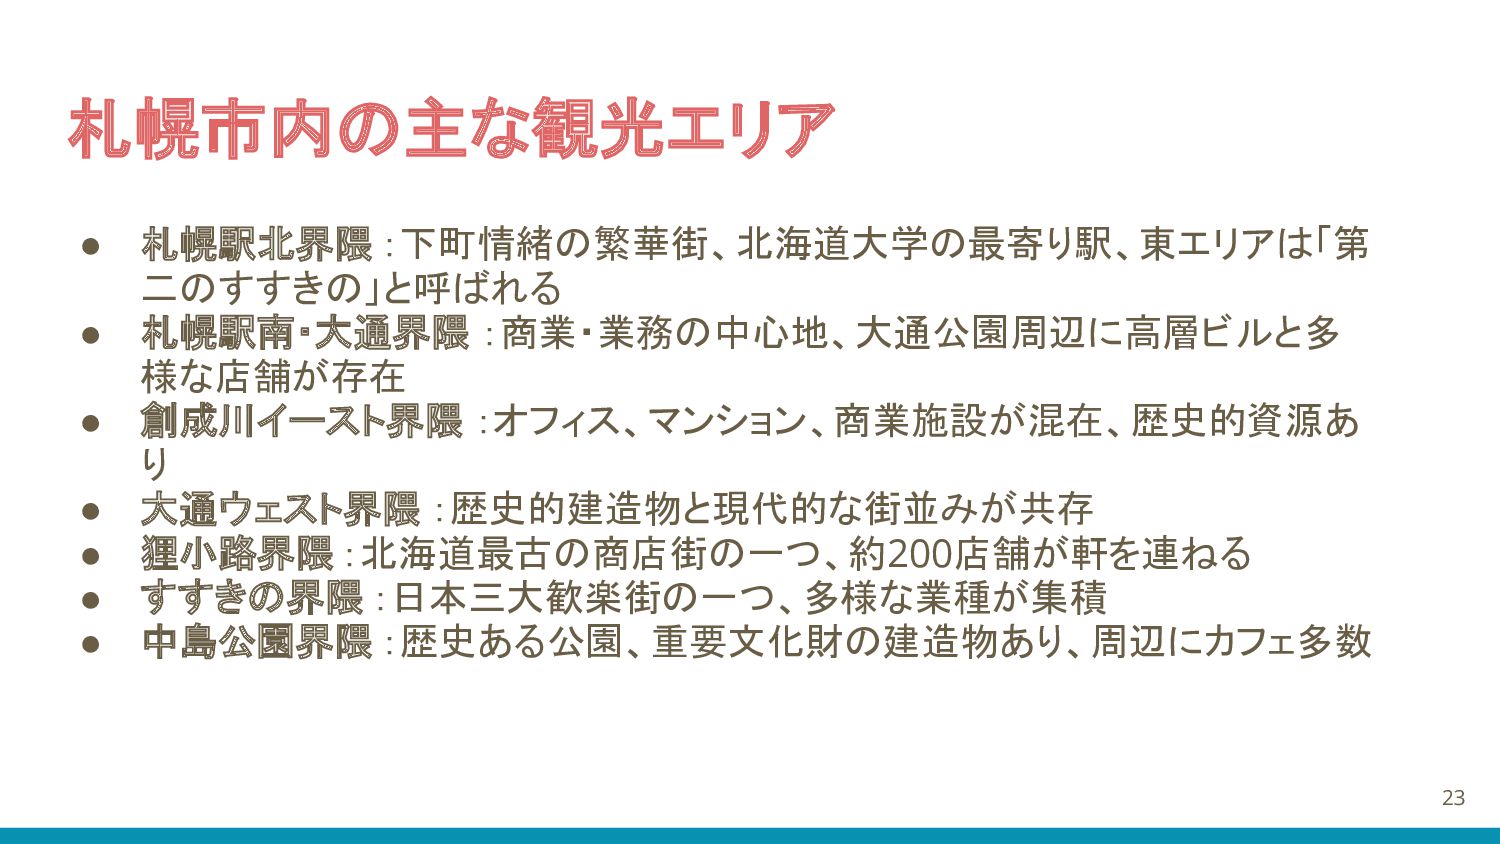
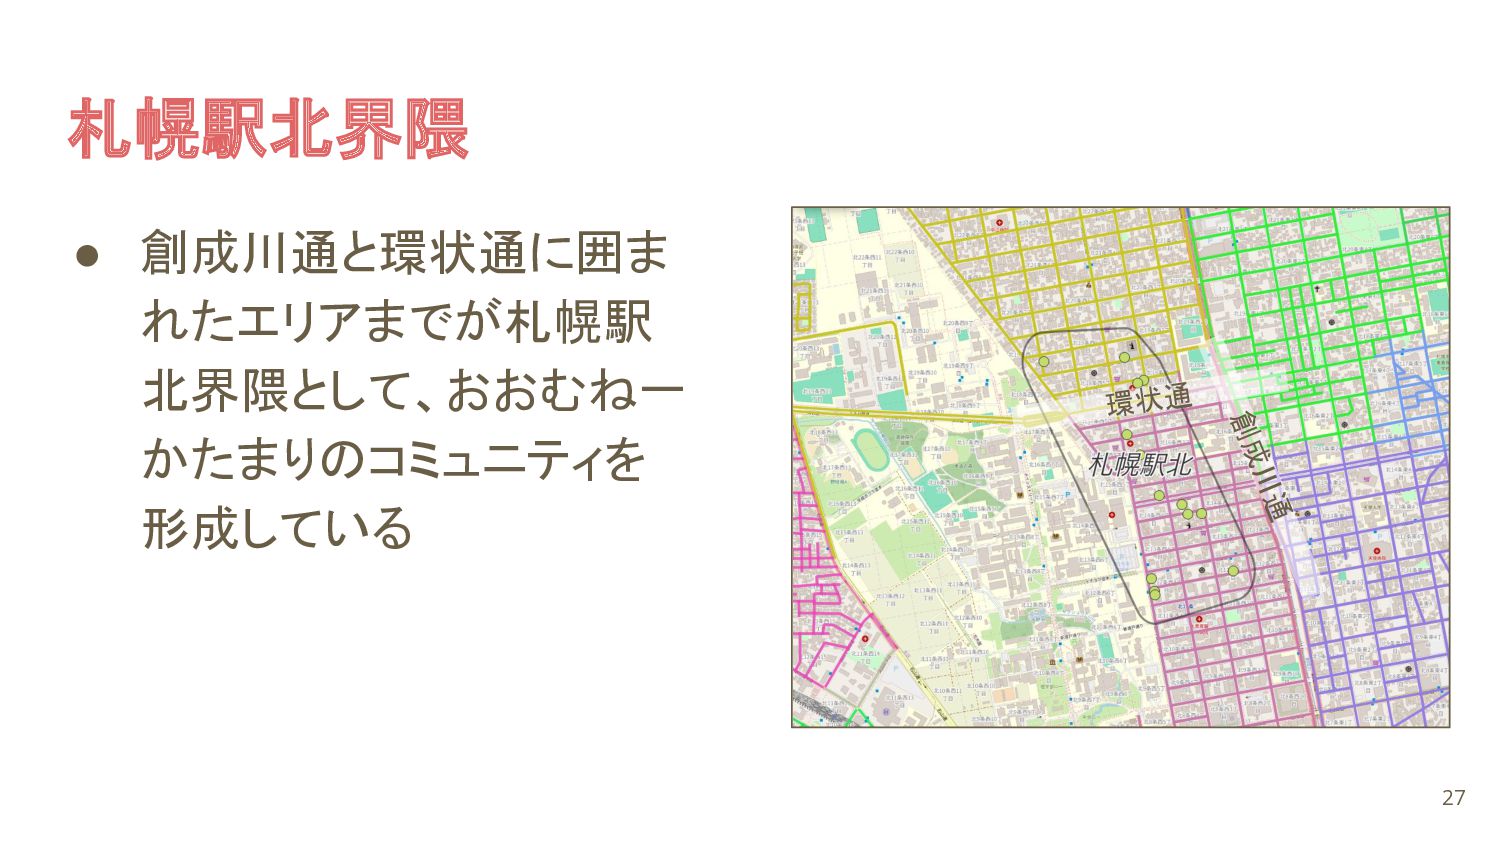
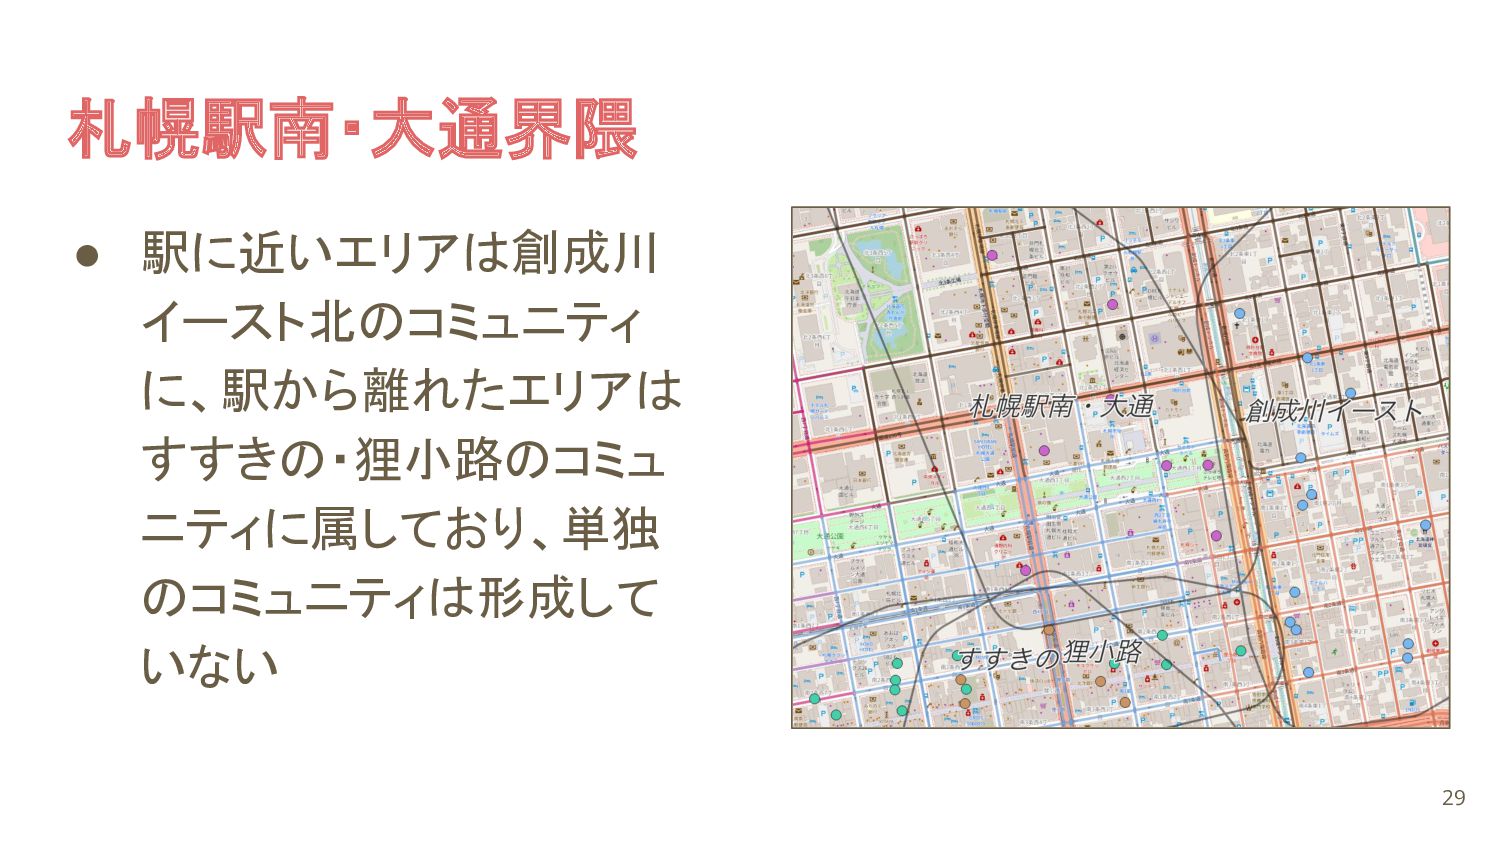
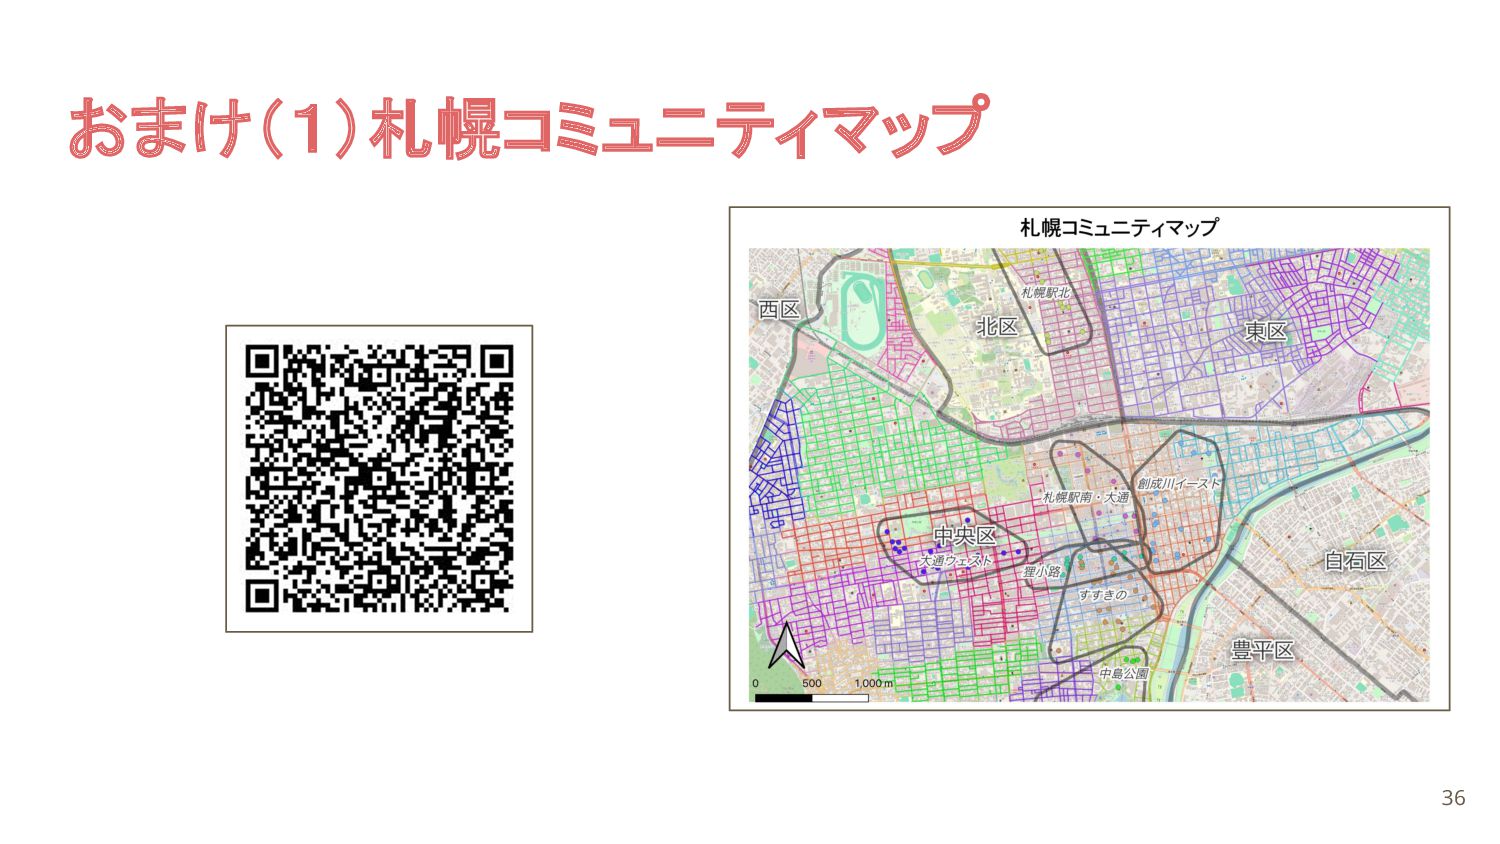
札幌市内の主な観光エリア • 札幌駅北界隈 :下町情緒の繁華街、北海道大学の最寄り駅、東エリアは「第 二のすすきの」と呼ばれる • 札幌駅南・大通界隈 :商業・業務の中心地、大通公園周辺に高層ビルと多 様な店舗が存在 •
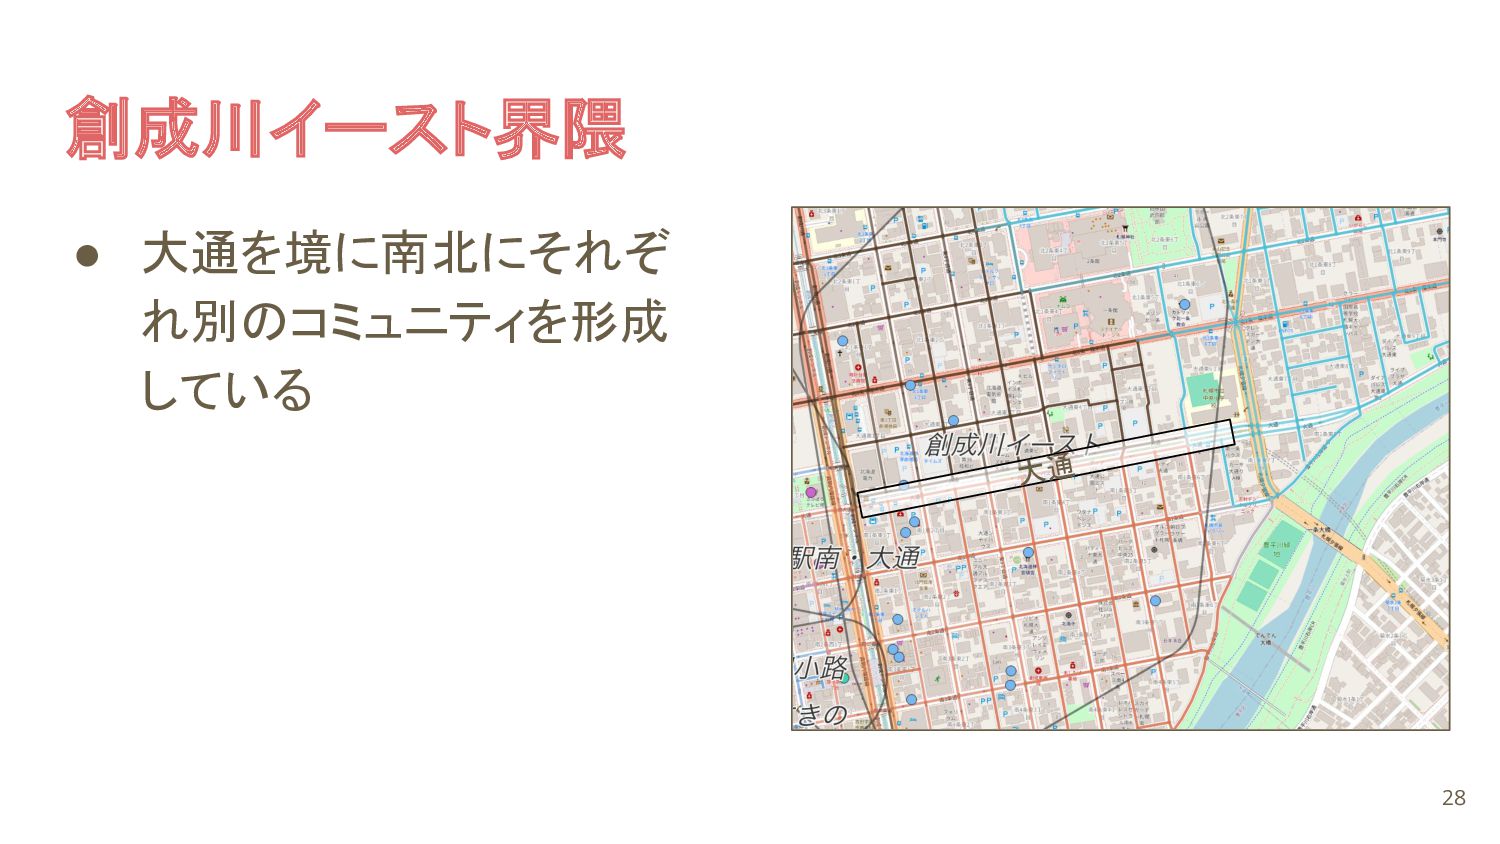
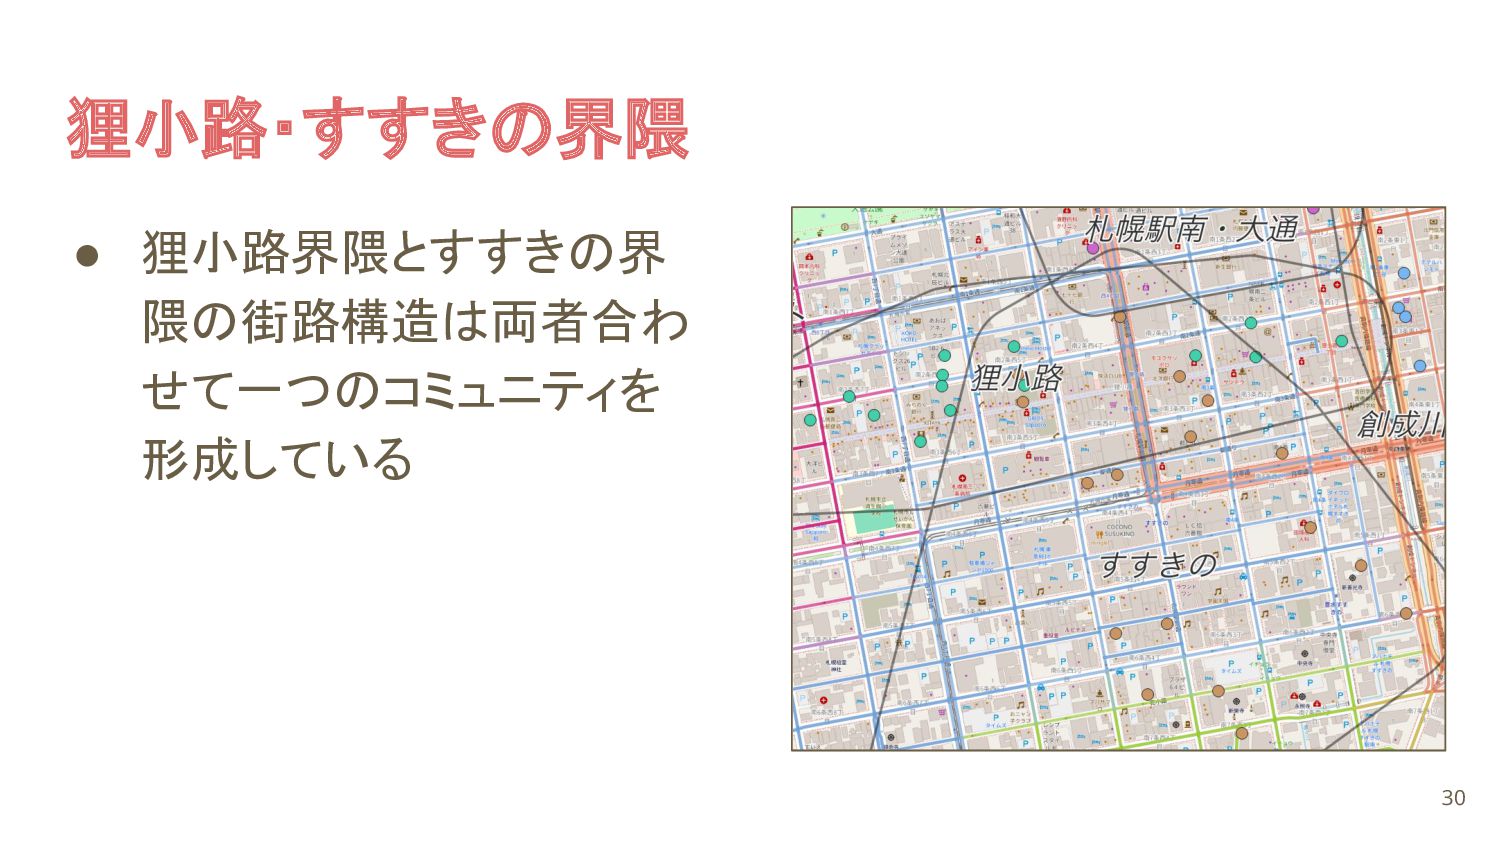
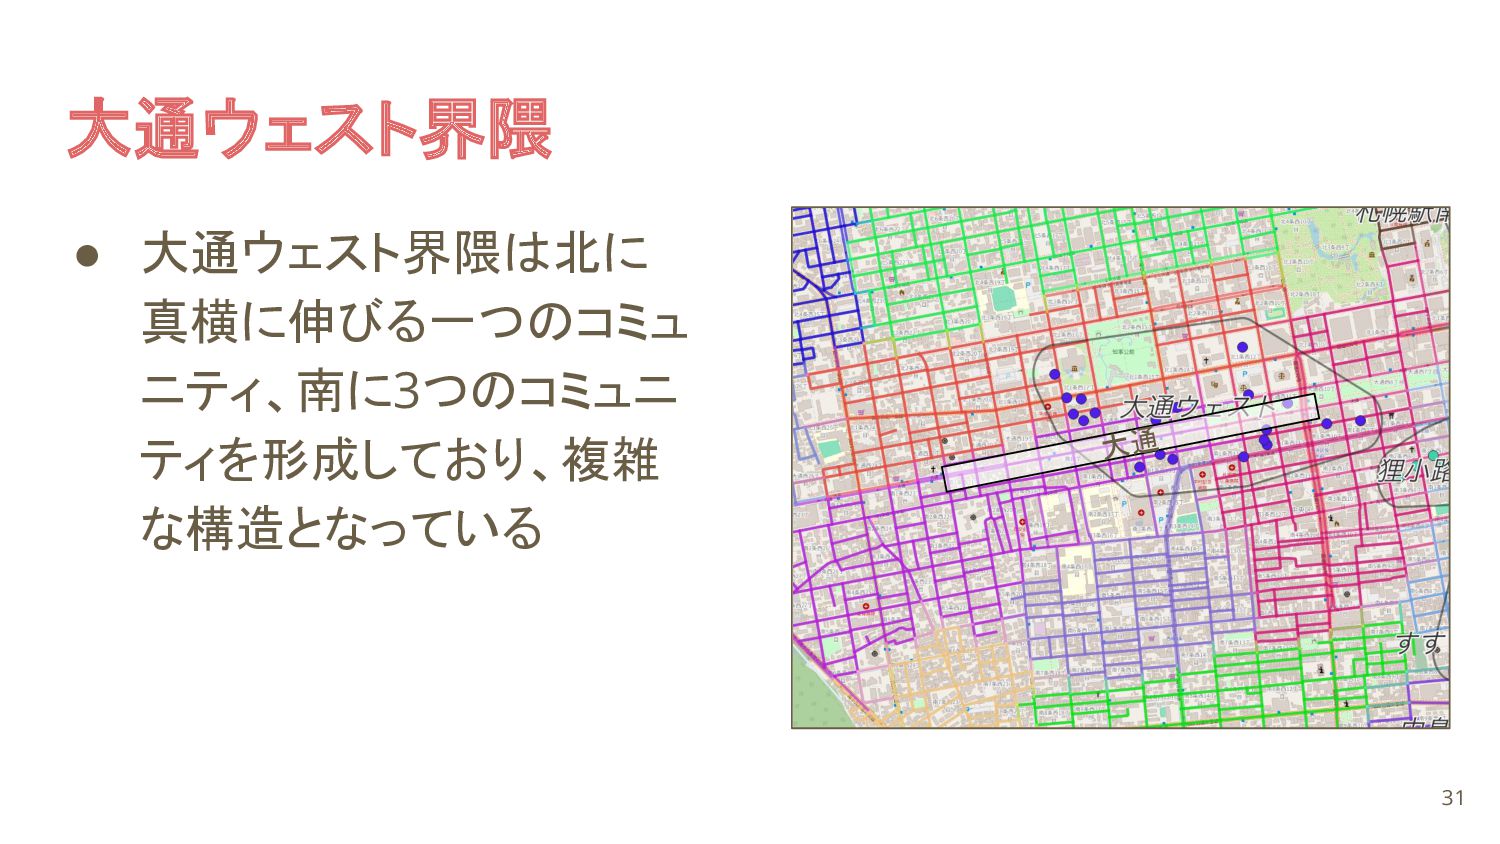
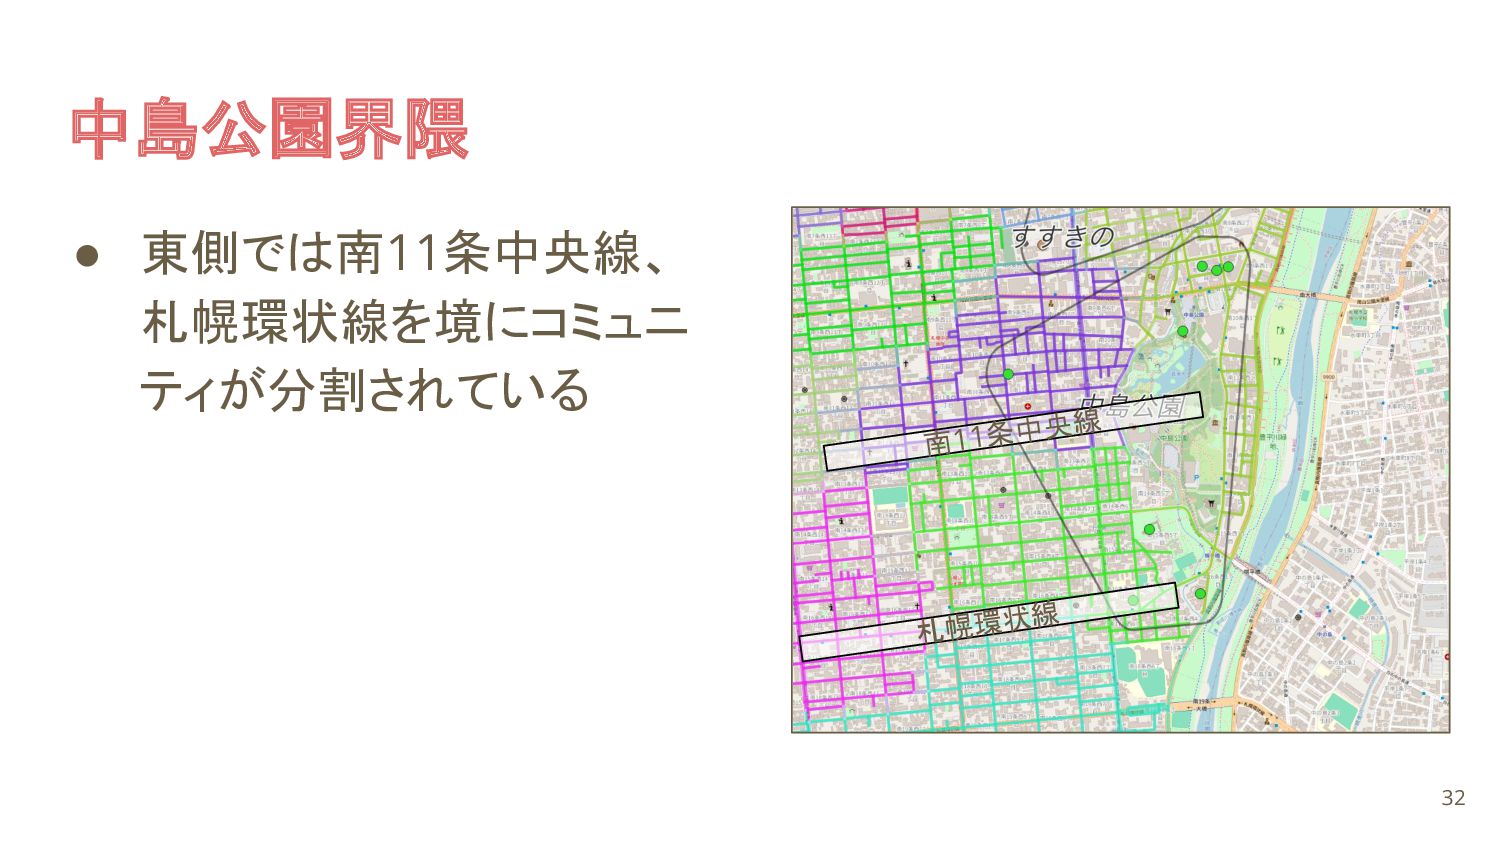
創成川イースト界隈 :オフィス、マンション、商業施設が混在、歴史的資源あ り • 大通ウェスト界隈 :歴史的建造物と現代的な街並みが共存 • 狸小路界隈 :北海道最古の商店街の一つ、約200店舗が軒を連ねる • すすきの界隈 :日本三大歓楽街の一つ、多様な業種が集積 • 中島公園界隈 :歴史ある公園、重要文化財の建造物あり、周辺にカフェ多数 23 -
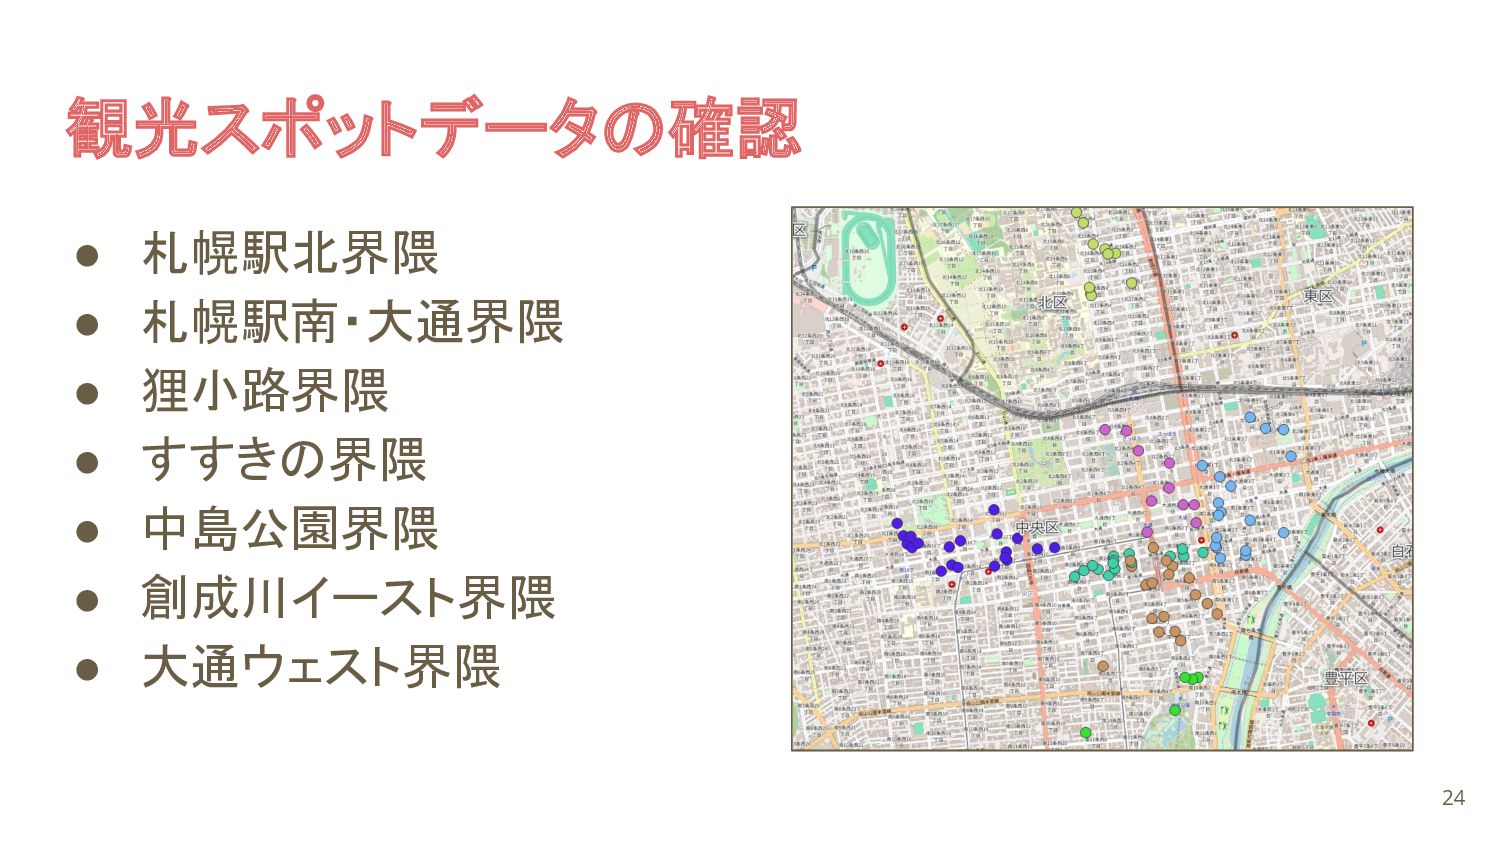
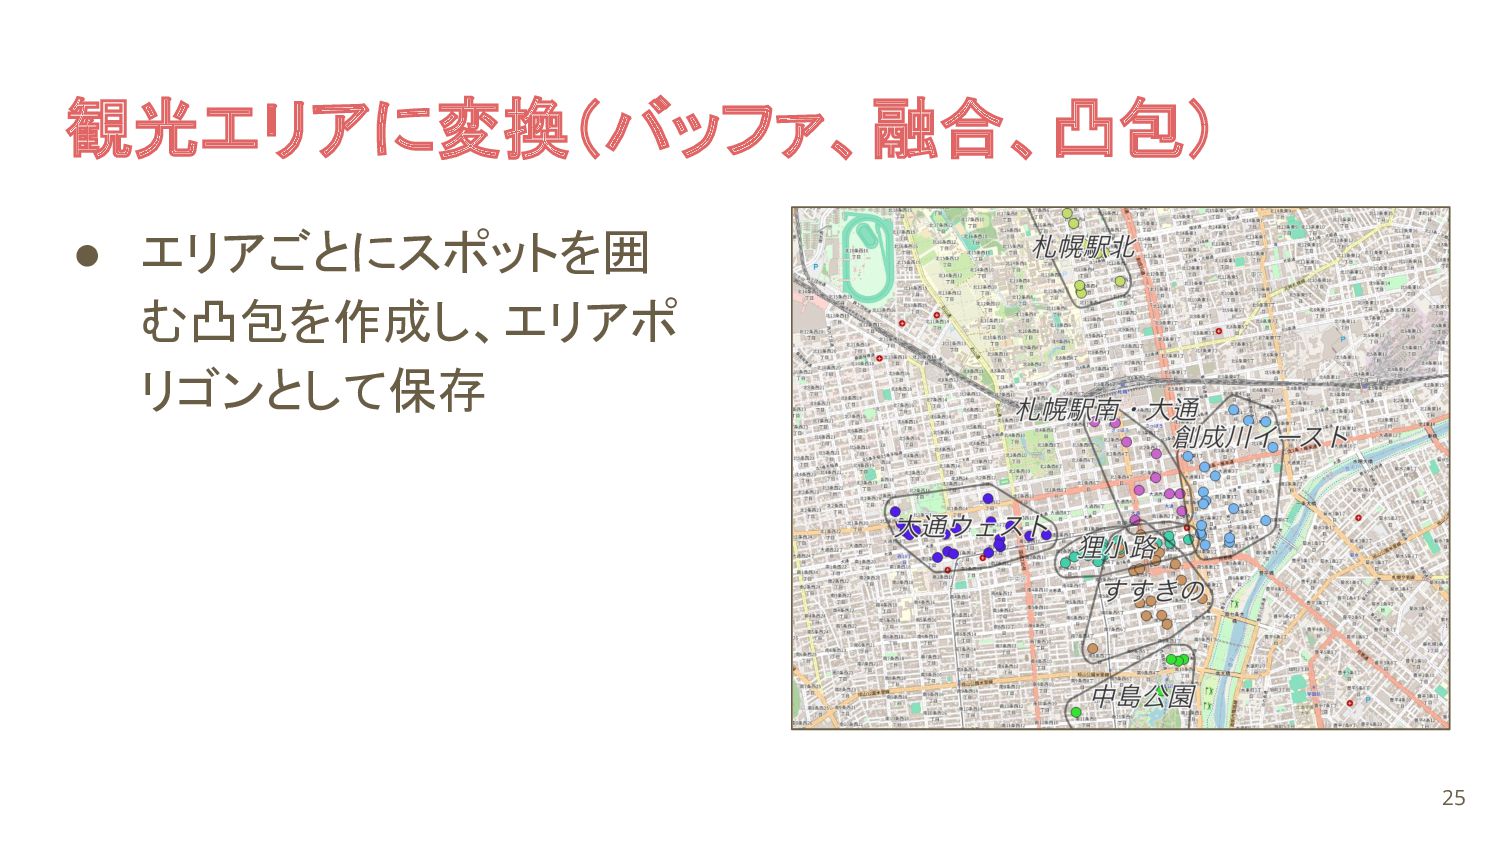
観光スポットデータの確認 • 札幌駅北界隈 • 札幌駅南・大通界隈 • 狸小路界隈 • すすきの界隈 •
中島公園界隈 • 創成川イースト界隈 • 大通ウェスト界隈 24 -
参考文献 • Geoff Boeing, OSMnx: A Python package to work
with graph-theoretic OpenStreetMap street networks, 2017 • GitHub - gboeing/osmnx-examples: Gallery of OSMnx tutorials, usage examples, and feature demonstrations. https://github.com/gboeing/osmnx-examples • Vincent D. Blondel et.al, Fast unfolding of communities in large networks, 2008 35 -
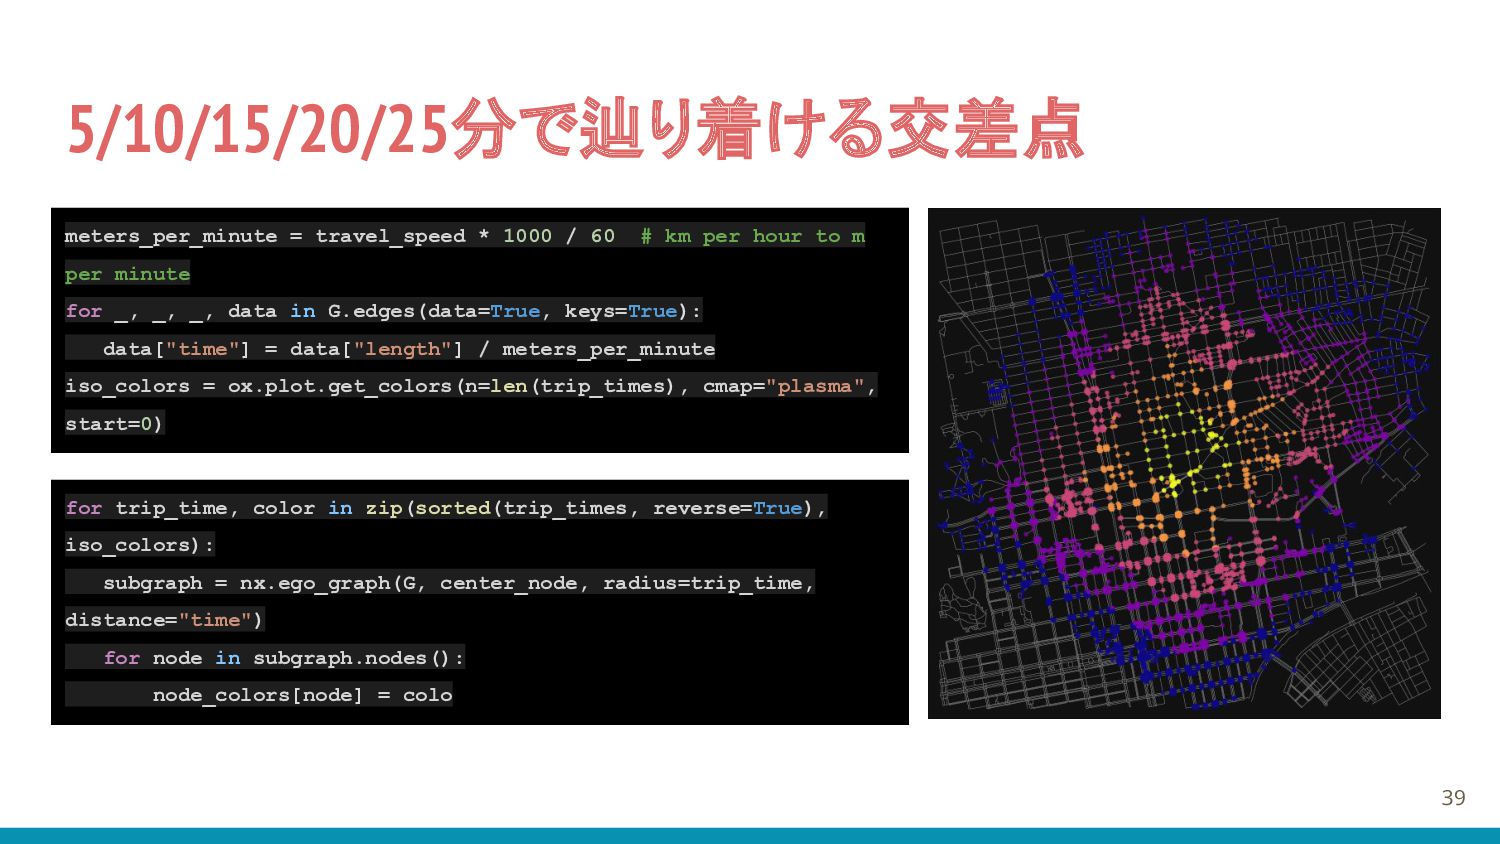
5/10/15/20/25分で辿り着ける交差点 • 39 meters_per_minute = travel_speed * 1000 / 60
# km per hour to m per minute for _, _, _, data in G.edges(data=True, keys=True): data["time"] = data["length"] / meters_per_minute iso_colors = ox.plot.get_colors(n=len(trip_times), cmap="plasma", start=0) for trip_time, color in zip(sorted(trip_times, reverse=True), iso_colors): subgraph = nx.ego_graph(G, center_node, radius=trip_time, distance="time") for node in subgraph.nodes(): node_colors[node] = colo -
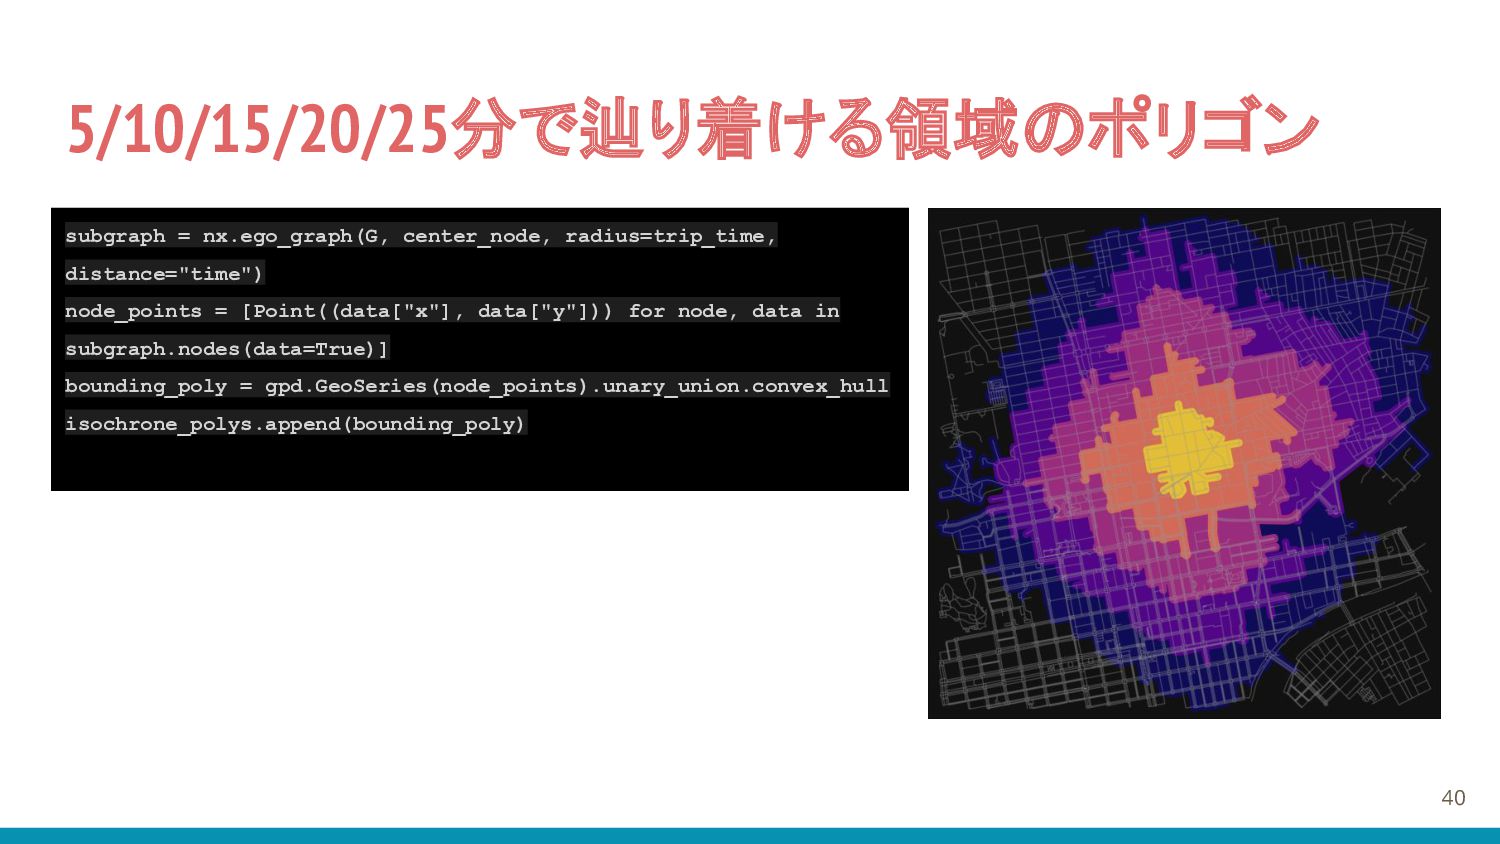
5/10/15/20/25分で辿り着ける領域のポリゴン 40 subgraph = nx.ego_graph(G, center_node, radius=trip_time, distance="time") node_points =
[Point((data["x"], data["y"])) for node, data in subgraph.nodes(data=True)] bounding_poly = gpd.GeoSeries(node_points).unary_union.convex_hull isochrone_polys.append(bounding_poly) -
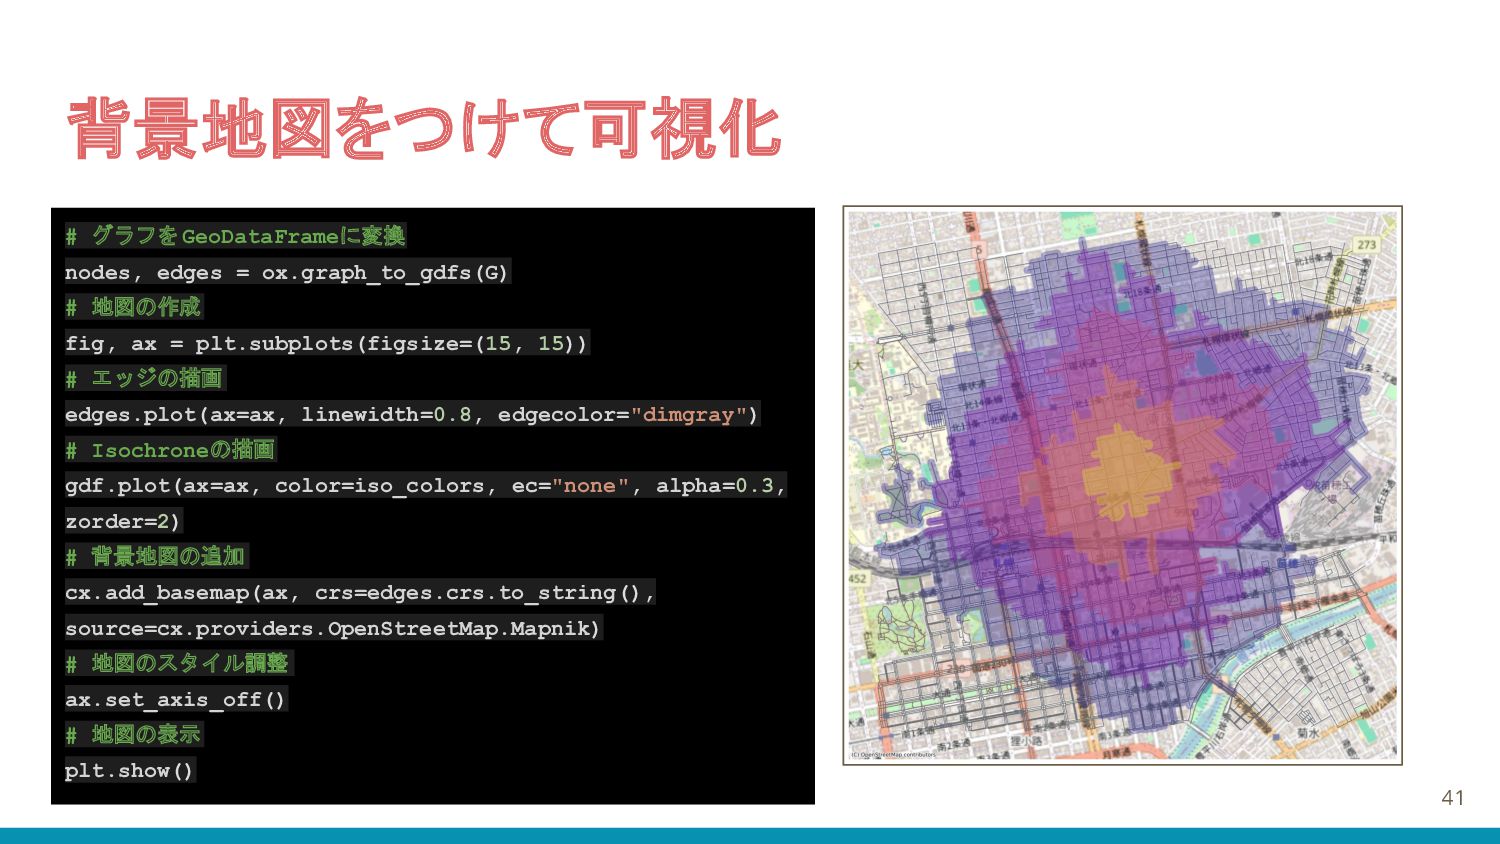
背景地図をつけて可視化 41 # グラフをGeoDataFrameに変換 nodes, edges = ox.graph_to_gdfs(G) # 地図の作成
fig, ax = plt.subplots(figsize=(15, 15)) # エッジの描画 edges.plot(ax=ax, linewidth=0.8, edgecolor="dimgray") # Isochroneの描画 gdf.plot(ax=ax, color=iso_colors, ec="none", alpha=0.3, zorder=2) # 背景地図の追加 cx.add_basemap(ax, crs=edges.crs.to_string(), source=cx.providers.OpenStreetMap.Mapnik) # 地図のスタイル調整 ax.set_axis_off() # 地図の表示 plt.show()