Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Topicを音で感じろ! ros2 sonify
Search
Takashi Ogura
August 04, 2026
Technology
82
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Topicを音で感じろ! ros2 sonify
Takashi Ogura
August 04, 2026
More Decks by Takashi Ogura
See All by Takashi Ogura
株式会社シンクロボ_会社紹介 2026
ogura_sr
0
1.1k
Other Decks in Technology
See All in Technology
Active Record Connection Adaptersにおける長年の課題に再び取り組む
yahonda
0
200
Conditional PED-ANOVA: Hyperparameter Importance in Hierarchical & Dynamic Search Spaces
pfn
PRO
0
140
会社説明資料
persolserverworks
0
9.8k
「事実」を「計測」して、「解釈」する 〜AWS Lambdaのメモリ最適解の見つけ方〜
maimyyym
0
170
FinOps Agentが生んだ技術負債:コスト自動調査の落とし穴と解消までの道のり
oasis1994liveforever
1
100
「Docker Desktop不要の時代」は 来たのか?
ueponx
0
790
Benchmarking Disaggregated Serving on vLLM + Dynamo with a Real Coding-Agent Workload
nttcom
1
190
Persisting Massive Data with Rails ~Designing for 60 billion rows, and fighting the bottlenecks~ Railsで挑む大量データ永続化 〜600億件を永続化するための設計とボトルネックとの戦い〜
occhi
0
730
その Valkey 使いこなしていますか?
onk
PRO
5
1.6k
10年後、Engineering 行為を剥奪されるとして、わたしたちは、どう、何を創ればいいだろうか。 / If Engineering Is Taken Away in 10 Years, How and What Should We Create?
bitkey
PRO
1
200
DevelopersIO 2026 知識の地図を描く ─ オントロジーとは何か?
ishikawa_satoru
1
1.7k
大型犬好きによるPugの紹介
yamanoku
1
160
Featured
See All Featured
Kristin Tynski - Automating Marketing Tasks With AI
techseoconnect
PRO
0
550
Are puppies a ranking factor?
jonoalderson
2
4.1k
We Have a Design System, Now What?
morganepeng
55
8.4k
Color Theory Basics | Prateek | Gurzu
gurzu
1
490
Ruling the World: When Life Gets Gamed
codingconduct
0
400
We Analyzed 250 Million AI Search Results: Here's What I Found
joshbly
2
2k
Ecommerce SEO: The Keys for Success Now & Beyond - #SERPConf2024
aleyda
1
2.2k
Digital Projects Gone Horribly Wrong (And the UX Pros Who Still Save the Day) - Dean Schuster
uxyall
1
3.4k
The Mindset for Success: Future Career Progression
greggifford
PRO
0
540
Ethics towards AI in product and experience design
skipperchong
2
430
StorybookのUI Testing Handbookを読んだ
zakiyama
31
7k
The Pragmatic Product Professional
lauravandoore
37
7.5k
Transcript
ros2 sonify ROS 2 のトピックをリアルタイムに音へ変換して、 耳で監視・異常検知する CLI ROSCon JP ライトニングトーク
/ 3 min github.com/OTL/ros2-sonify · Apache-2.0 ros2 sonify 0:00 – 0:20
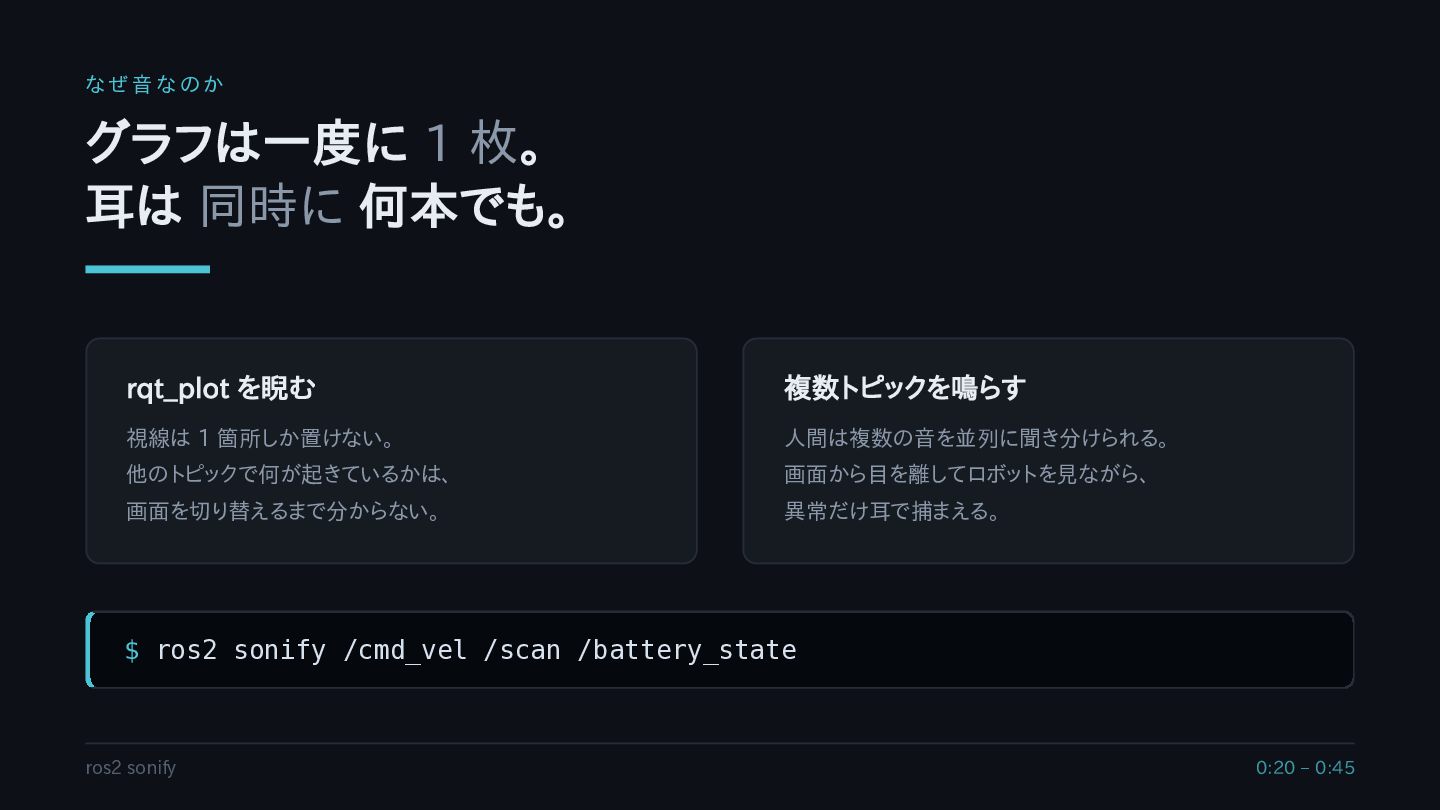
グラフは一度に 1 枚。 耳は 同時に 何本でも。 なぜ音なのか rqt_plot を睨む 複数トピックを鳴らす
視線は 1 箇所しか置けない。 人間は複数の音を並列に聞き分けられる。 他のトピックで何が起きているかは、 画面から目を離してロボットを見ながら、 画面を切り替えるまで分からない。 異常だけ耳で捕まえる。 $ ros2 sonify /cmd_vel /scan /battery_state ros2 sonify 0:20 – 0:45
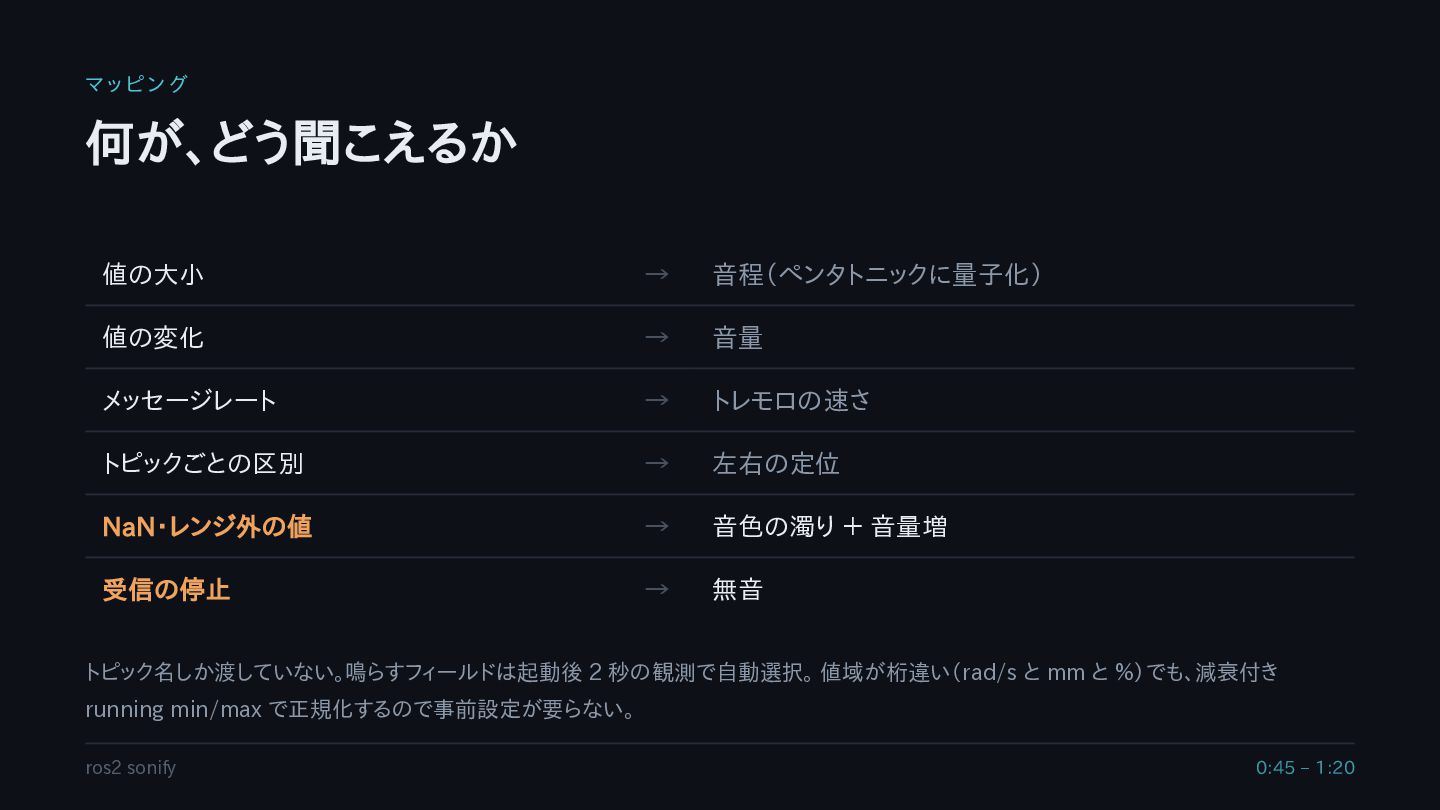
何が、どう聞こえるか マッピング 値の大小 → 音程(ペンタトニックに量子化) 値の変化 → 音量 メッセージレート →
トレモロの速さ トピックごとの区別 → 左右の定位 → 音色の濁り + 音量増 → 無音 NaN・レンジ外の値 受信の停止 トピック名しか渡していない。鳴らすフィールドは起動後 2 秒の観測で自動選択。 値域が桁違い(rad/s と mm と %)でも、減衰付き running min/max で正規化するので事前設定が要らない。 ros2 sonify 0:45 – 1:20
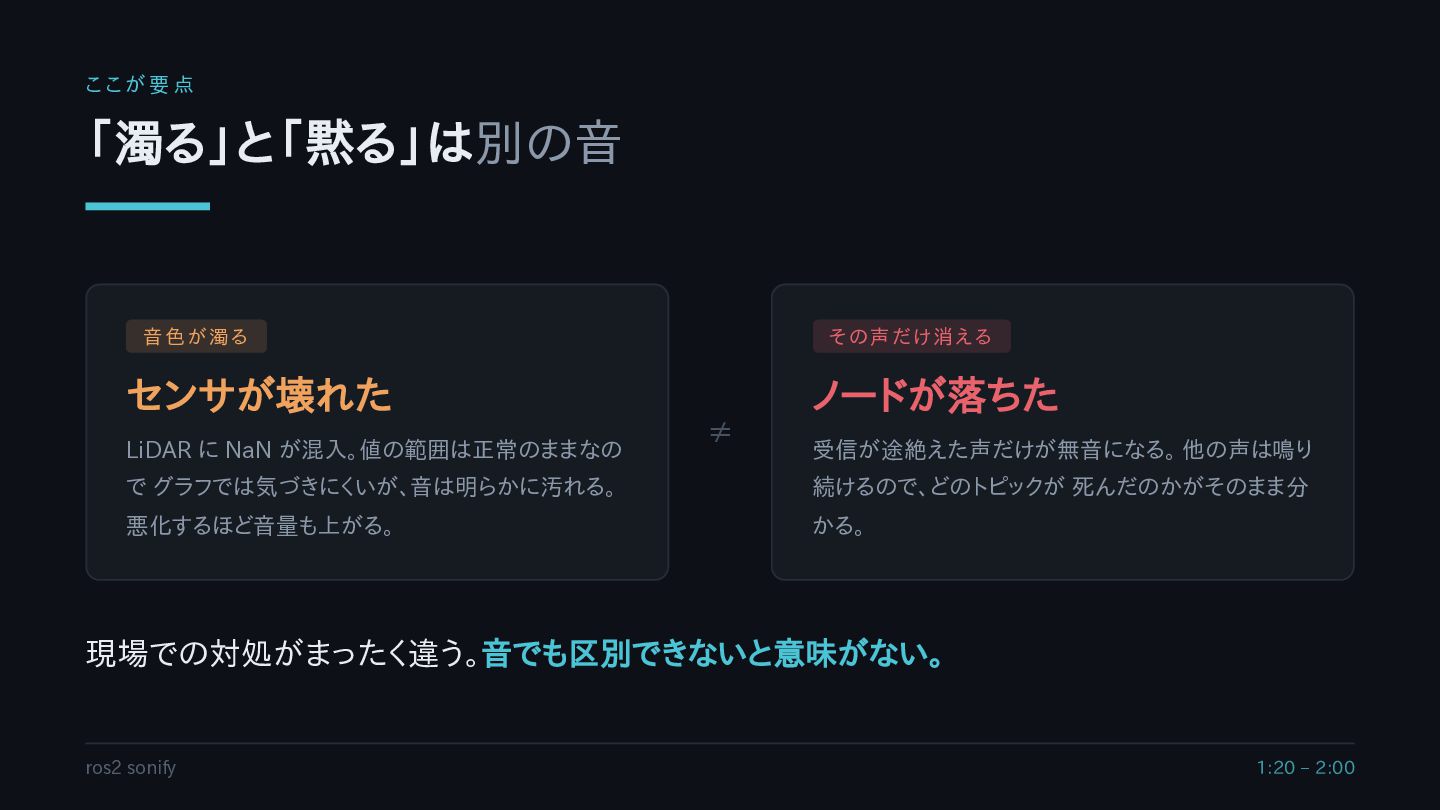
「濁る」と「黙る」は別の音 ここが要点 音色が濁る その声だけ消える センサが壊れた LiDAR に NaN が混入。値の範囲は正常のままなの ≠
ノードが落ちた 受信が途絶えた声だけが無音になる。 他の声は鳴り で グラフでは気づきにくいが、音は明らかに汚れる。 続けるので、どのトピックが 死んだのかがそのまま分 悪化するほど音量も上がる。 かる。 現場での対処がまったく違う。 ros2 sonify 音でも区別できないと意味がない。 1:20 – 2:00
効いている判断 聴き続けられる音にする ペンタトニックに量子化する。値をそのまま周波数にすると、複数トピックを同時に鳴らした瞬間に不協和で耳 が死ぬ。音階に丸めれば何本でも和音になる。 正常な変化は音程、異常は音色と音量。両方を音程で表すと「速く走っている」のか「壊れた」のか区別できな い。 異常判定に不感帯を置く。適応レンジは常に少しずつ縮むので、健全なサイン波でも毎周期わずかに端を押し 広げる。そのまま積算すると正常なロボットが延々とノイズを出す。 ros2 sonify
2:00 – 2:30
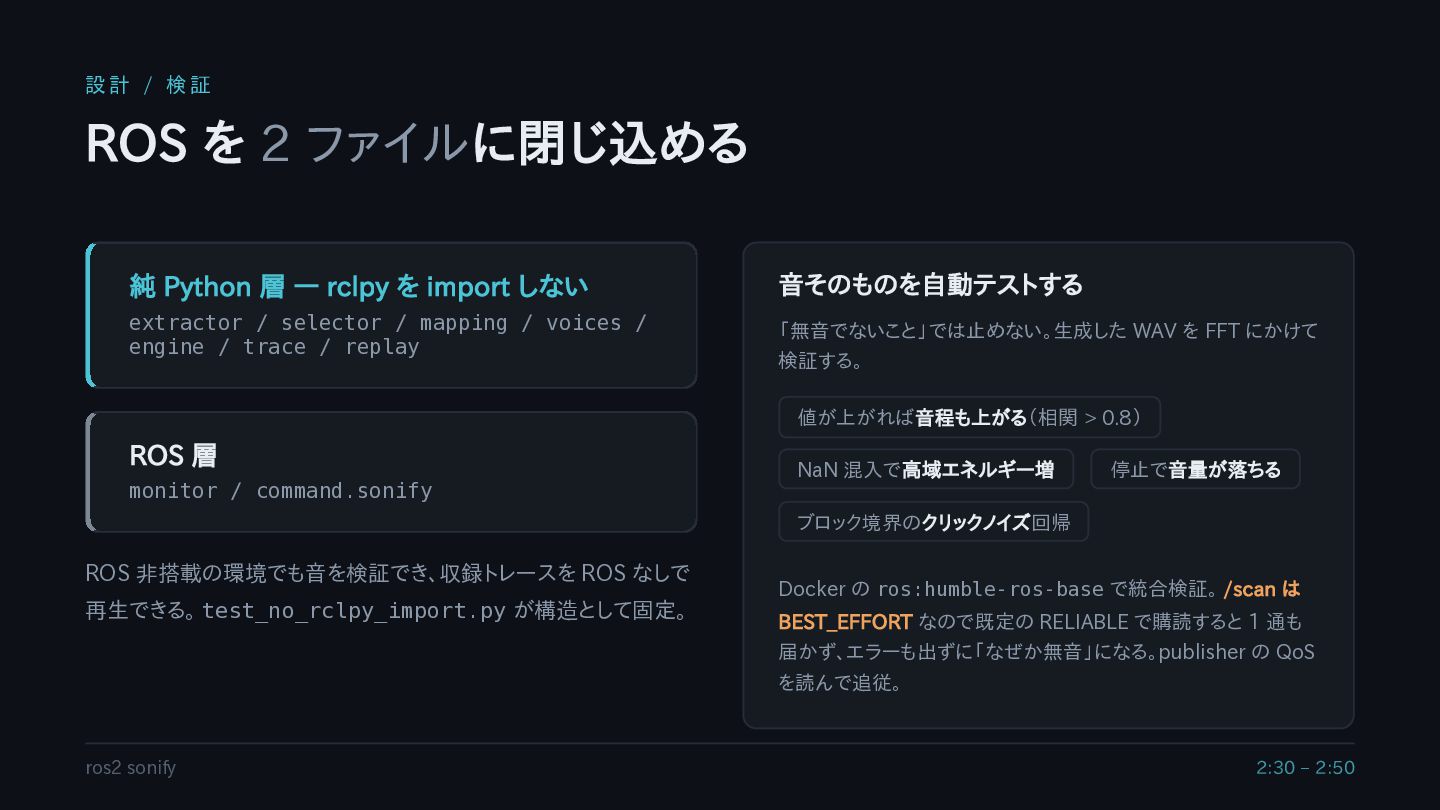
ROS を 2 ファイルに閉じ込める 設計 / 検証 純 Python 層
— rclpy を import しない extractor / selector / mapping / voices / engine / trace / replay ROS 層 monitor / command.sonify ROS 非搭載の環境でも音を検証でき、収録トレースを ROS なしで 再生できる。 test_no_rclpy_import.py が構造として固定。 音そのものを自動テストする 「無音でないこと」では止めない。生成した WAV を FFT にかけて 検証する。 音程も上がる(相関 > 0.8) NaN 混入で高域エネルギー増 停止で音量が落ちる ブロック境界のクリックノイズ回帰 値が上がれば Docker の ros:humble-ros-base で統合検証。 /scan は BEST_EFFORT なので既定の RELIABLE で購読すると 1 通も 届かず、エラーも出ずに「なぜか無音」になる。publisher の QoS を読んで追従。 ros2 sonify 2:30 – 2:50
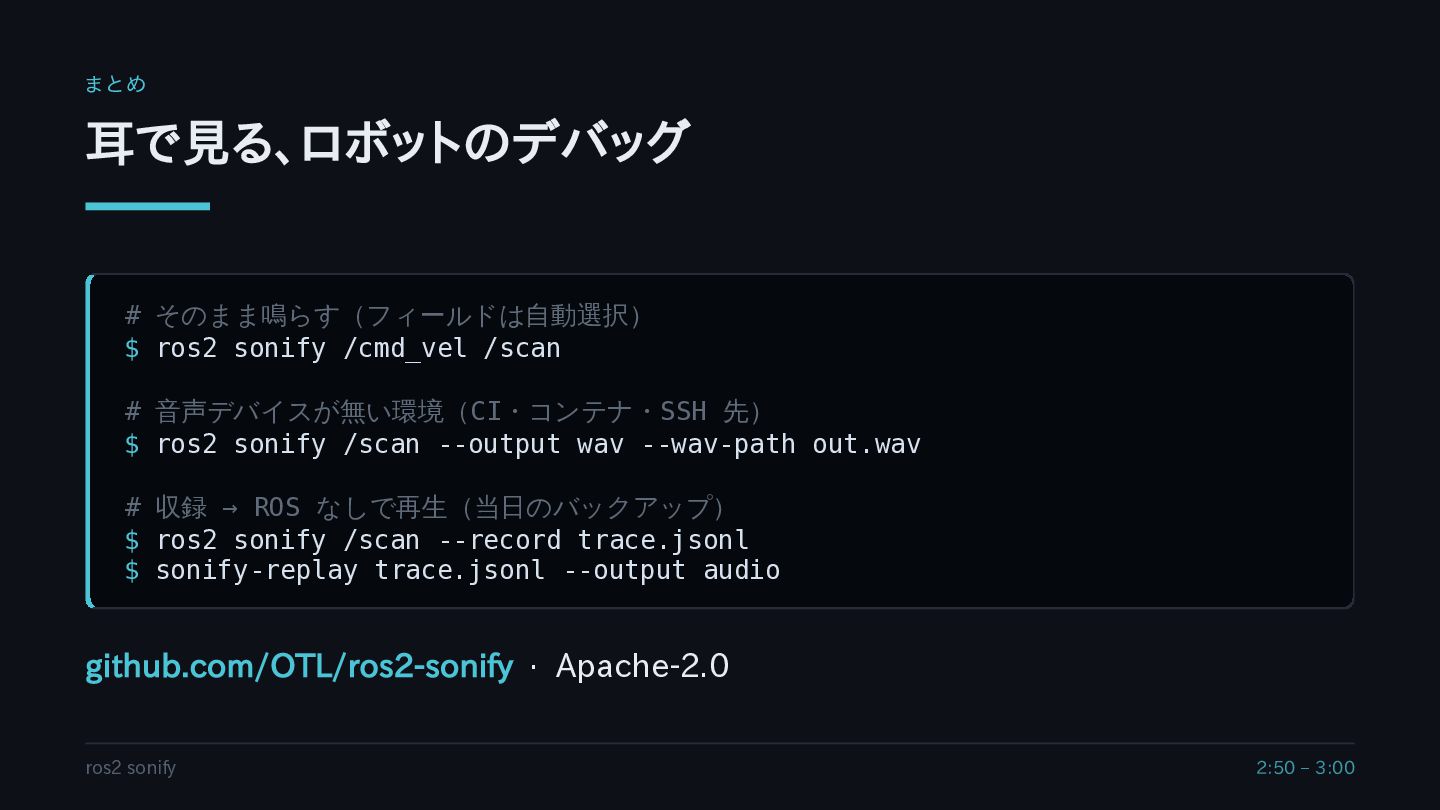
耳で見る、ロボットのデバッグ まとめ # そのまま鳴らす(フィールドは自動選択) $ ros2 sonify /cmd_vel /scan #
音声デバイスが無い環境(CI・コンテナ・SSH 先) $ ros2 sonify /scan --output wav --wav-path out.wav # 収録 → ROS なしで再生(当日のバックアップ) $ ros2 sonify /scan --record trace.jsonl $ sonify-replay trace.jsonl --output audio github.com/OTL/ros2-sonify · Apache-2.0 ros2 sonify 2:50 – 3:00


 ogura_sr
 yahonda
 pfn
 persolserverworks
 maimyyym
 oasis1994liveforever
 ueponx
 nttcom
 occhi
 onk
 bitkey
 ishikawa_satoru
 yamanoku
 techseoconnect
 jonoalderson
 morganepeng
 gurzu
 codingconduct
 joshbly
 aleyda
 uxyall
 greggifford
 skipperchong
 zakiyama
 lauravandoore