Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
カーネルランド Rust 勉強会 #4: Zephyr で Rust を使う前に
Search
Shin-ya Koga
September 03, 2026
Technology
92
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
カーネルランド Rust 勉強会 #4: Zephyr で Rust を使う前に
2026 9/3 に開催した勉強会で使ったスライドの加筆版。
Shin-ya Koga
September 03, 2026
Transcript
24 slides
カーネルランド Rust 勉強会 #4 古賀信哉 株式会社アットマークテクノ
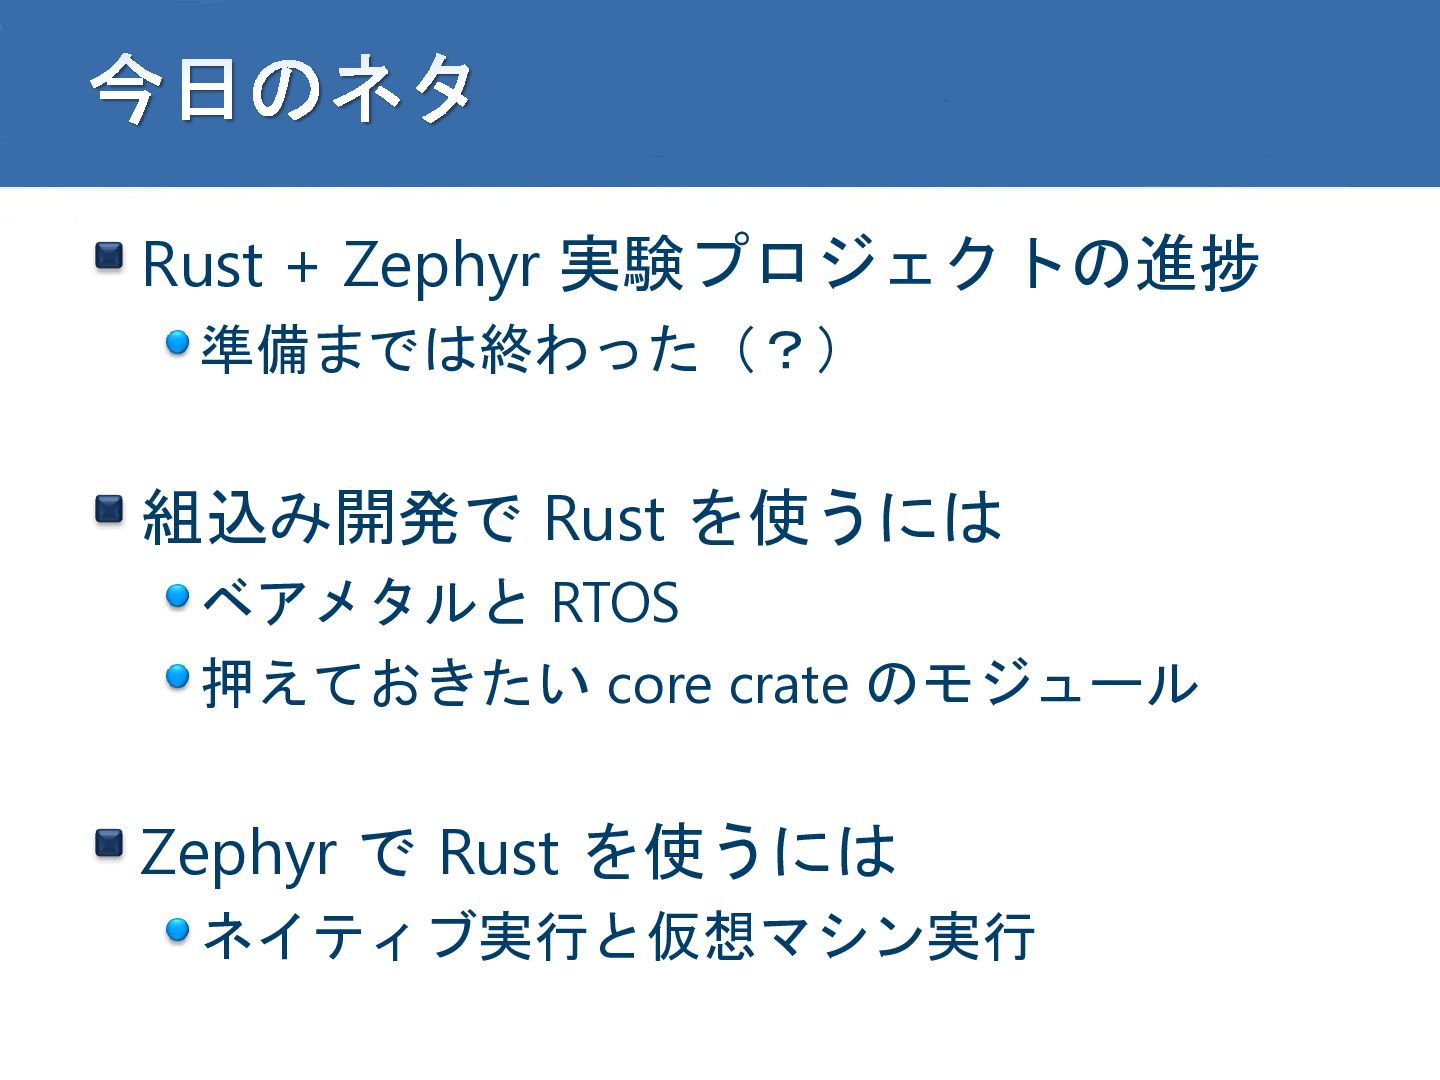
今日のネタ Rust + Zephyr 実験プロジェクトの進捗 準備までは終わった(?) 組込み開発で Rust を使うには ベアメタルと
RTOS 押えておきたい core crate のモジュール Zephyr で Rust を使うには ネイティブ実行と仮想マシン実行
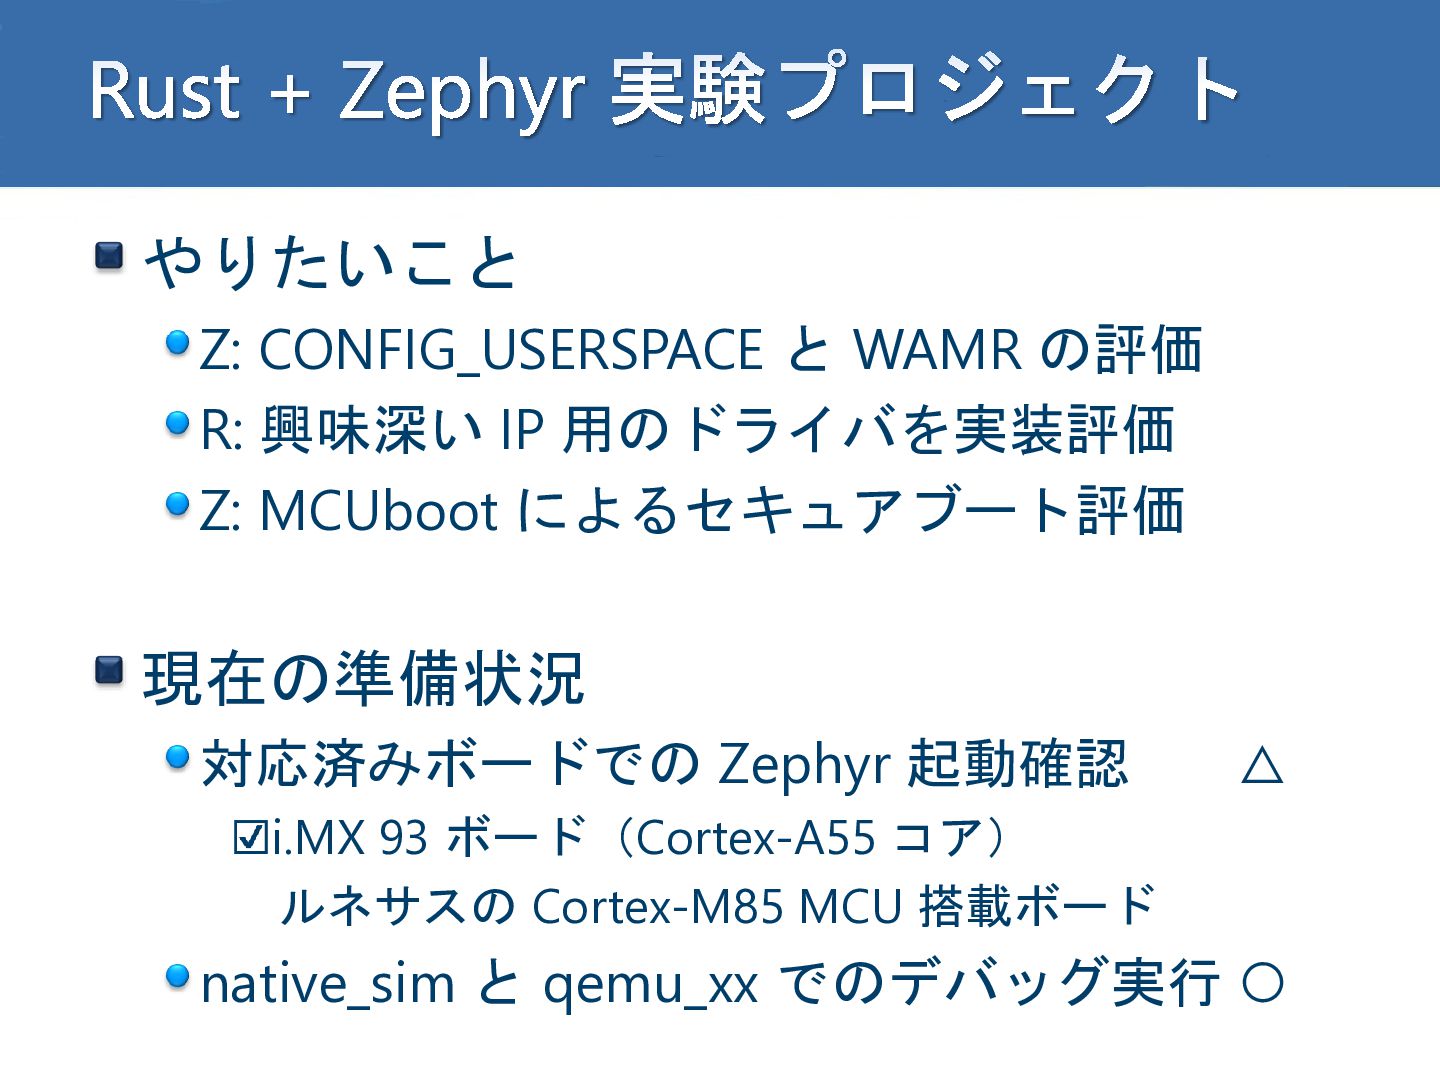
Rust + Zephyr 実験プロジェクト やりたいこと Z: CONFIG_USERSPACE と WAMR の評価
R: 興味深い IP 用のドライバを実装評価 Z: MCUboot によるセキュアブート評価 現在の準備状況 対応済みボードでの Zephyr 起動確認 △ i.MX 93 ボード(Cortex-A55 コア) ルネサスの Cortex-M85 MCU 搭載ボード native_sim と qemu_xx でのデバッグ実行 ◦
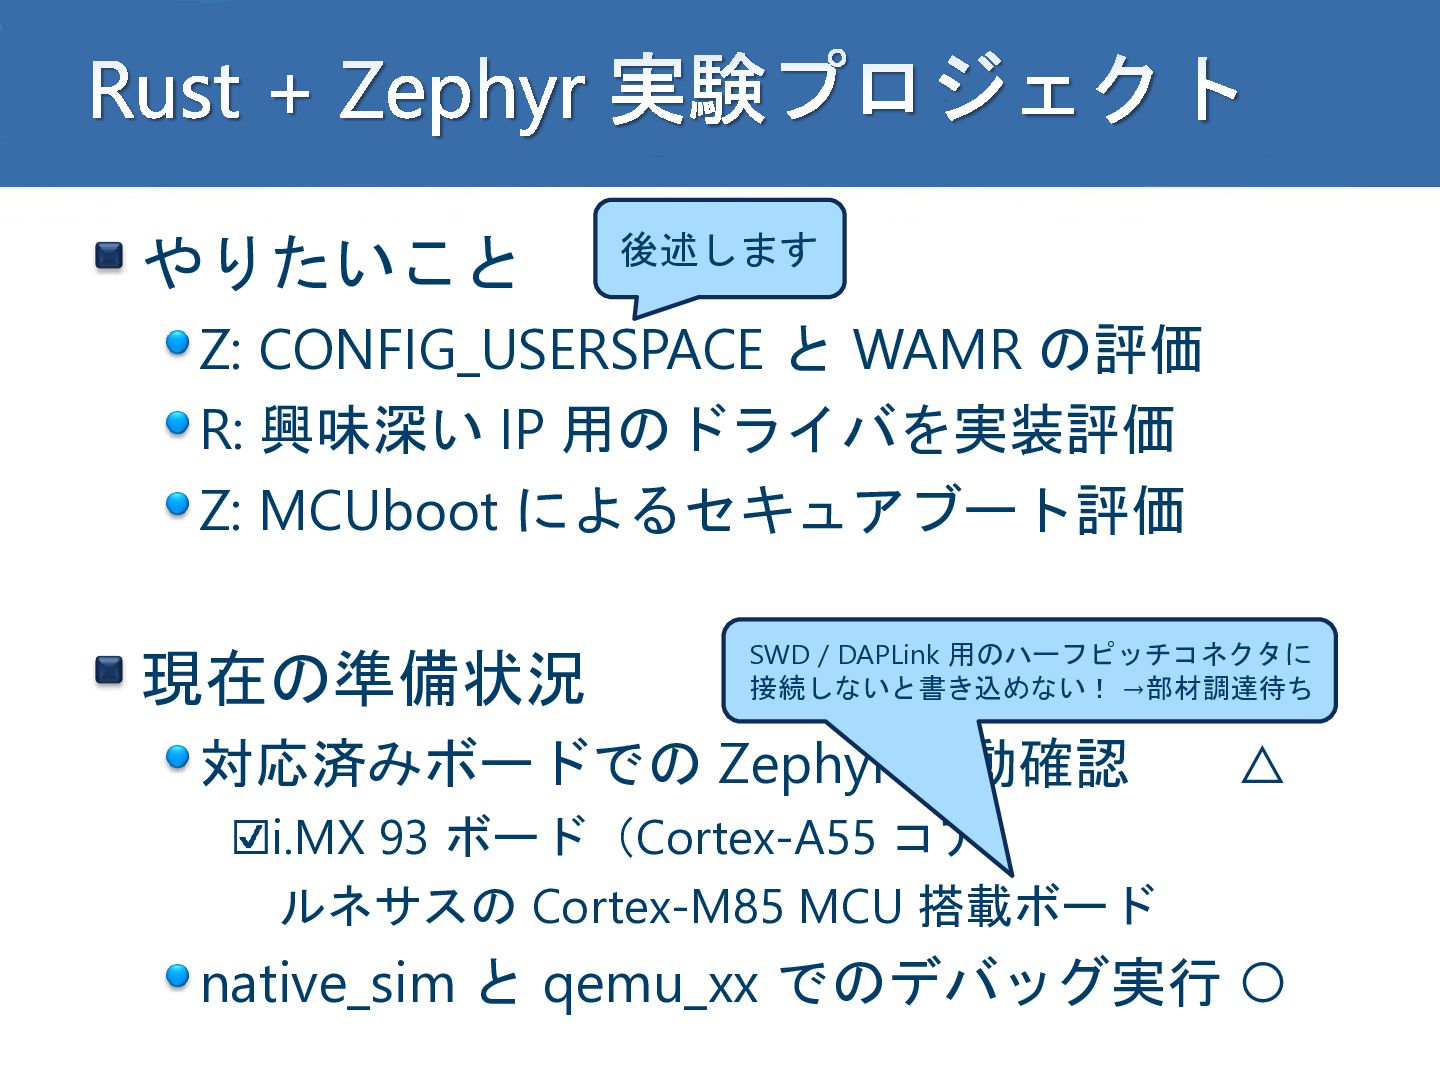
Rust + Zephyr 実験プロジェクト やりたいこと 後述します Z: CONFIG_USERSPACE と WAMR
の評価 R: 興味深い IP 用のドライバを実装評価 Z: MCUboot によるセキュアブート評価 現在の準備状況 SWD / DAPLink 用のハーフピッチコネクタに 接続しないと書き込めない! →部材調達待ち 対応済みボードでの Zephyr 起動確認 △ i.MX 93 ボード(Cortex-A55 コア) ルネサスの Cortex-M85 MCU 搭載ボード native_sim と qemu_xx でのデバッグ実行 ◦
組込み開発で Rust を使うには ベアメタルと RTOS(※Linux は今回スコープ外) ベアメタルだと欲しいもの RTOS (Zephyr) の場合に推奨される作法(?)
押えておきたい core crate のモジュール
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの
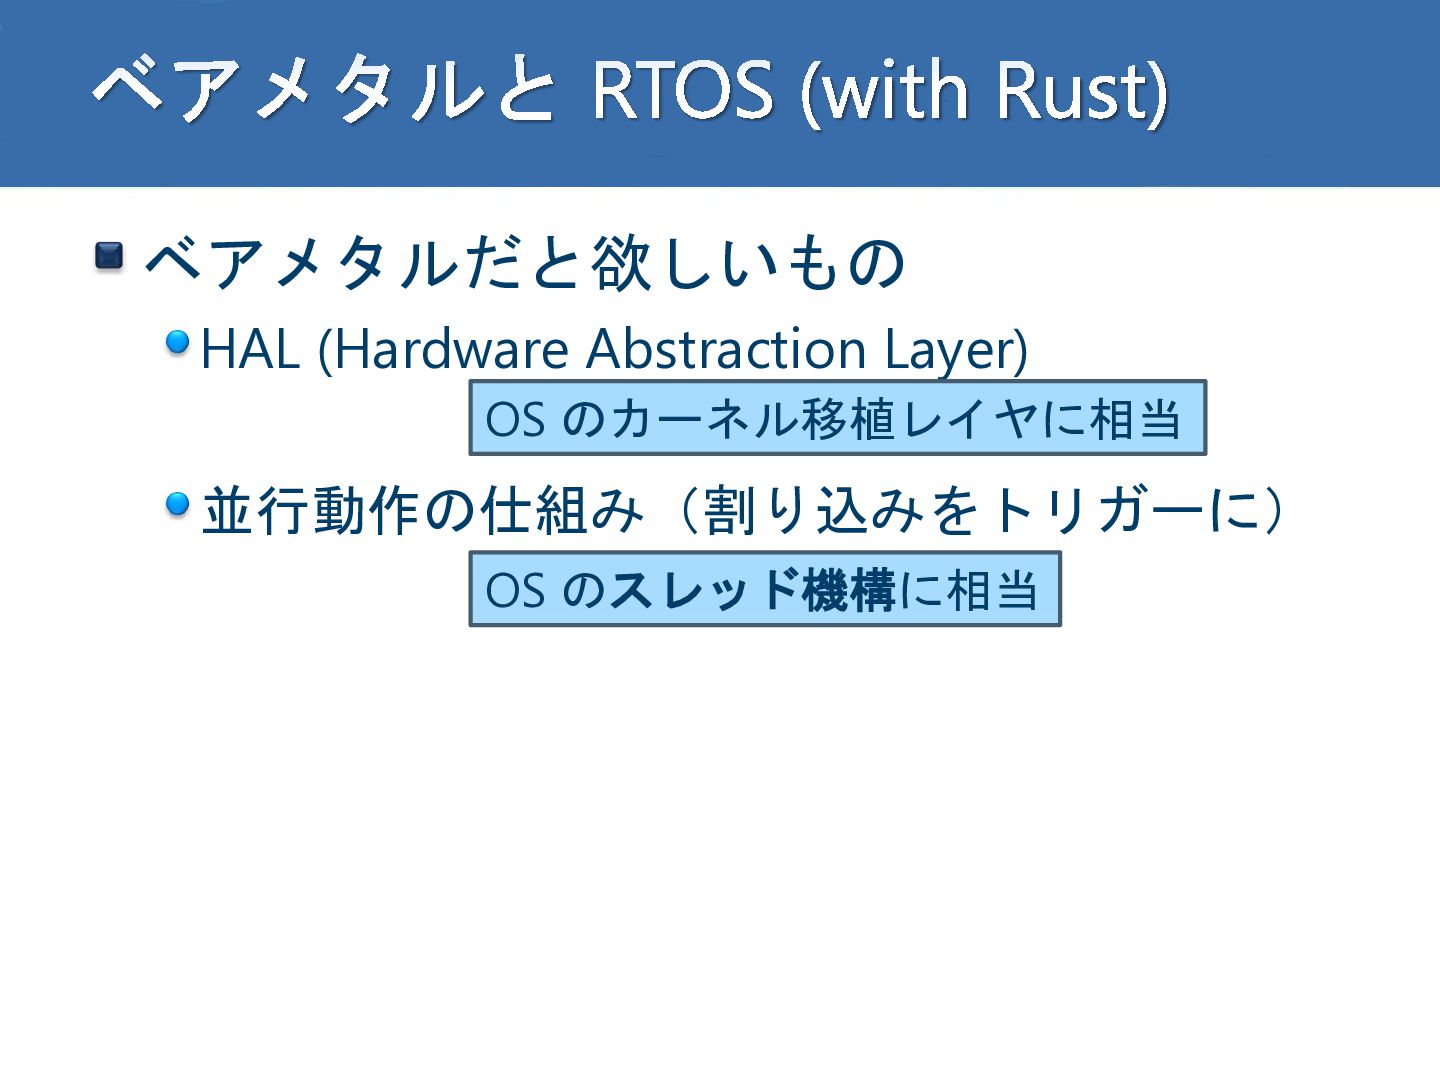
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの HAL (Hardware Abstraction Layer) OS
のカーネル移植レイヤに相当 並行動作の仕組み(割り込みをトリガーに) OS のスレッド機構に相当
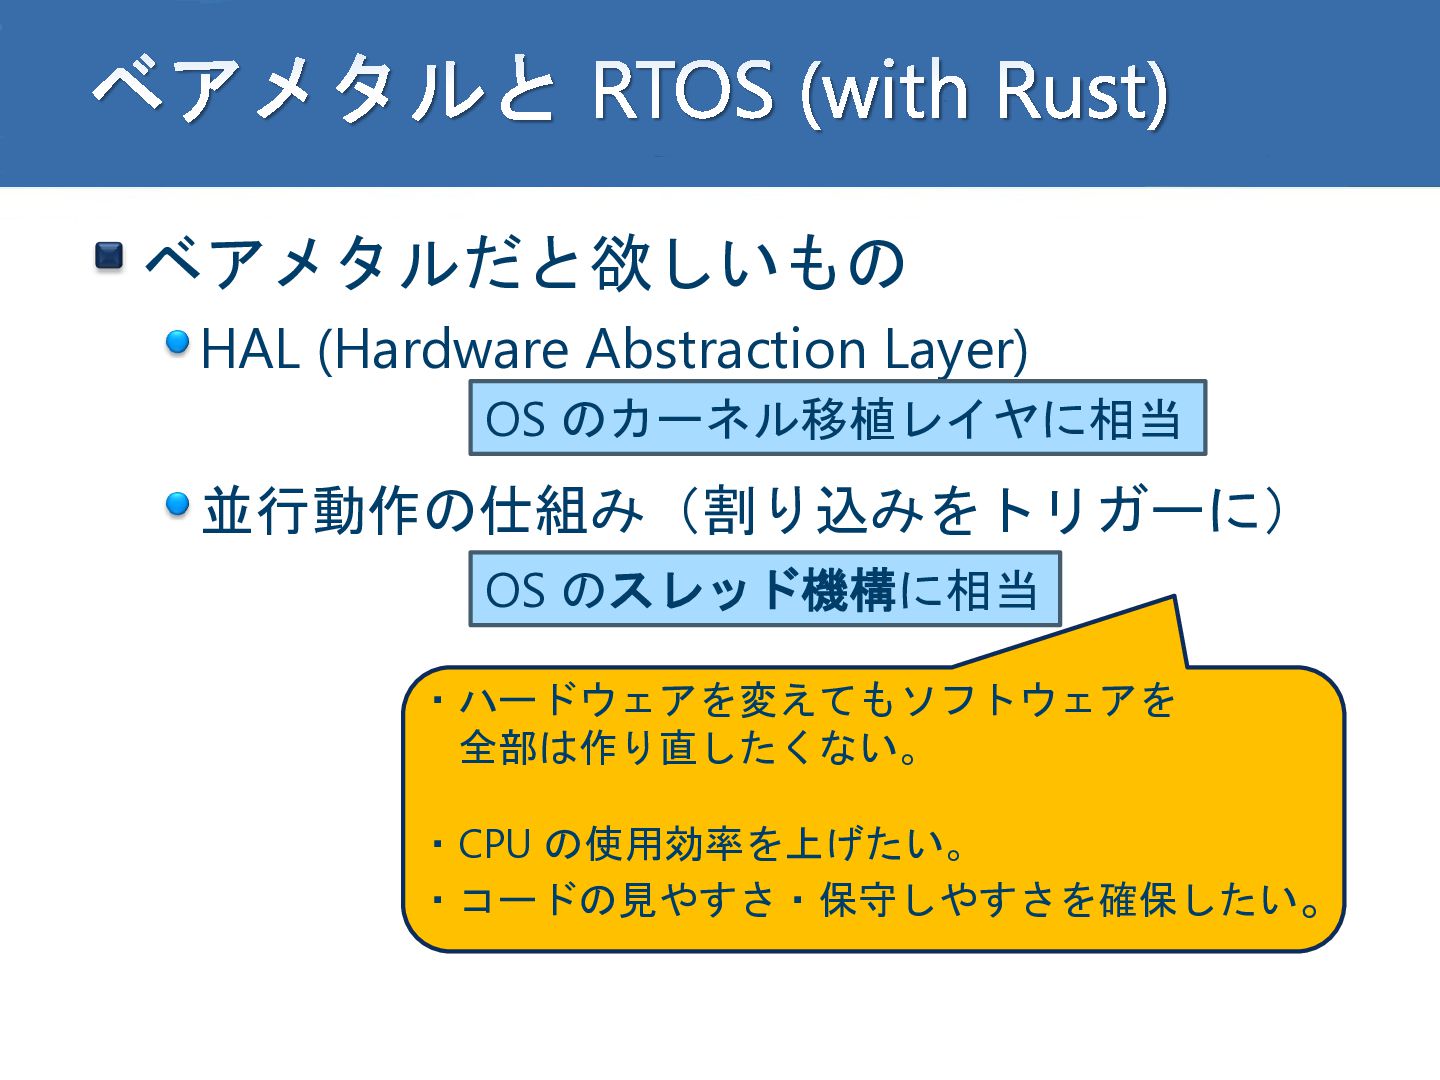
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの HAL (Hardware Abstraction Layer) OS
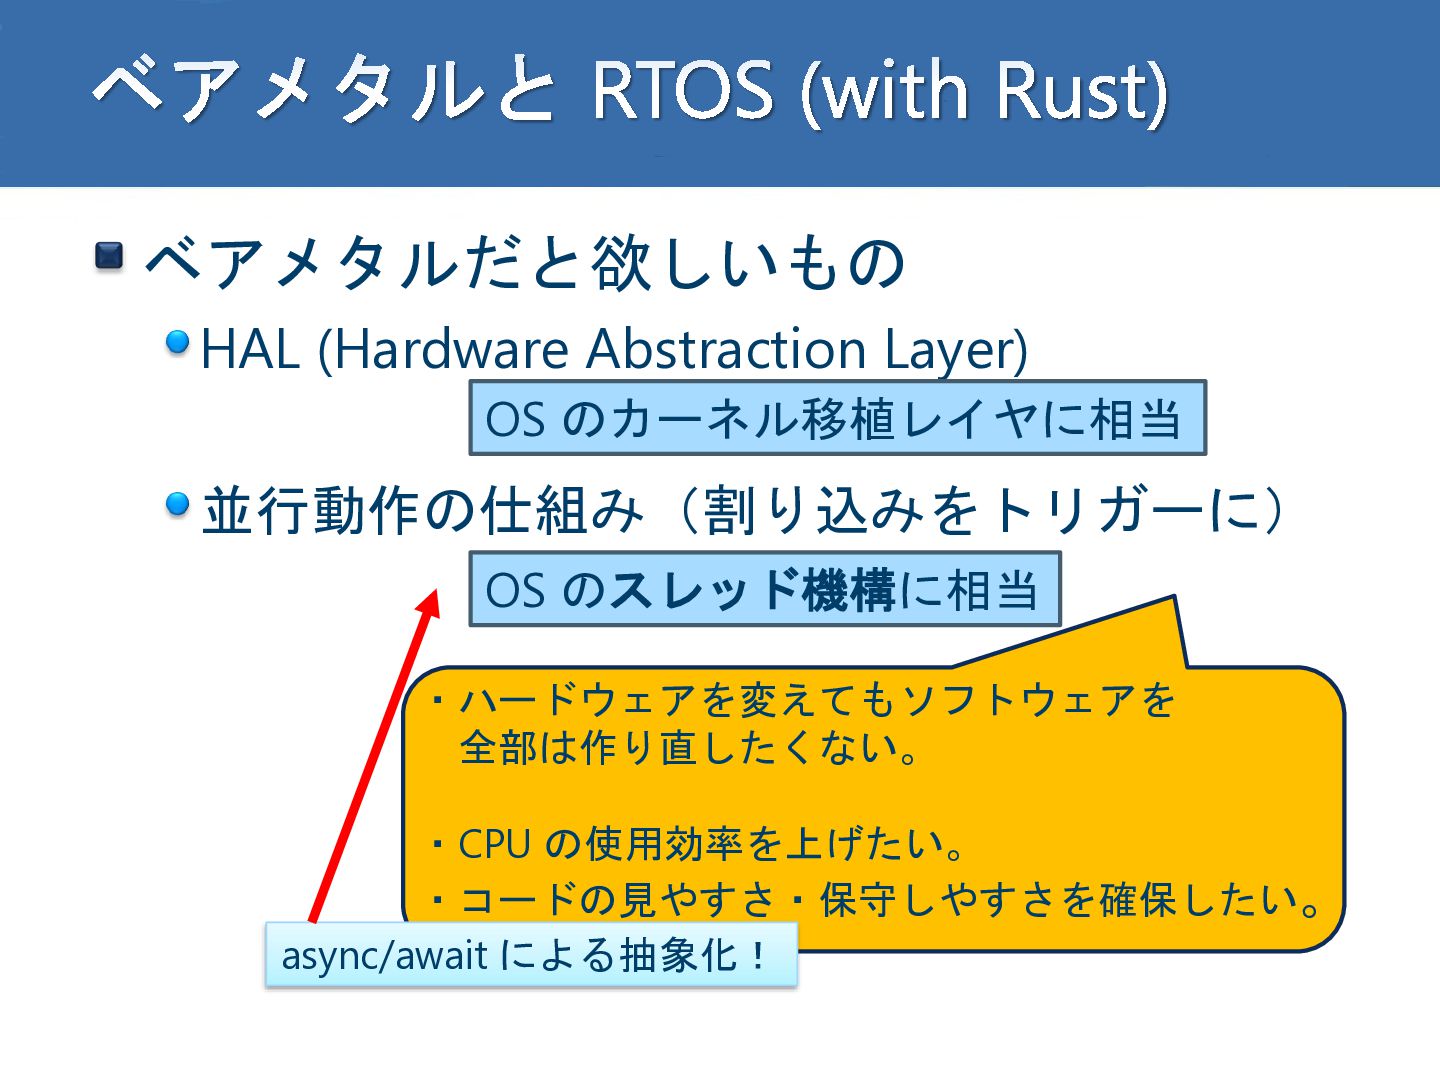
のカーネル移植レイヤに相当 並行動作の仕組み(割り込みをトリガーに) OS のスレッド機構に相当 ・ハードウェアを変えてもソフトウェアを 全部は作り直したくない。 ・CPU の使用効率を上げたい。 ・コードの見やすさ・保守しやすさを確保したい。
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの HAL (Hardware Abstraction Layer) OS
のカーネル移植レイヤに相当 並行動作の仕組み(割り込みをトリガーに) OS のスレッド機構に相当 ・ハードウェアを変えてもソフトウェアを 全部は作り直したくない。 ・CPU の使用効率を上げたい。 ・コードの見やすさ・保守しやすさを確保したい。 async/await による抽象化!
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの HAL (Hardware Abstraction Layer) OS
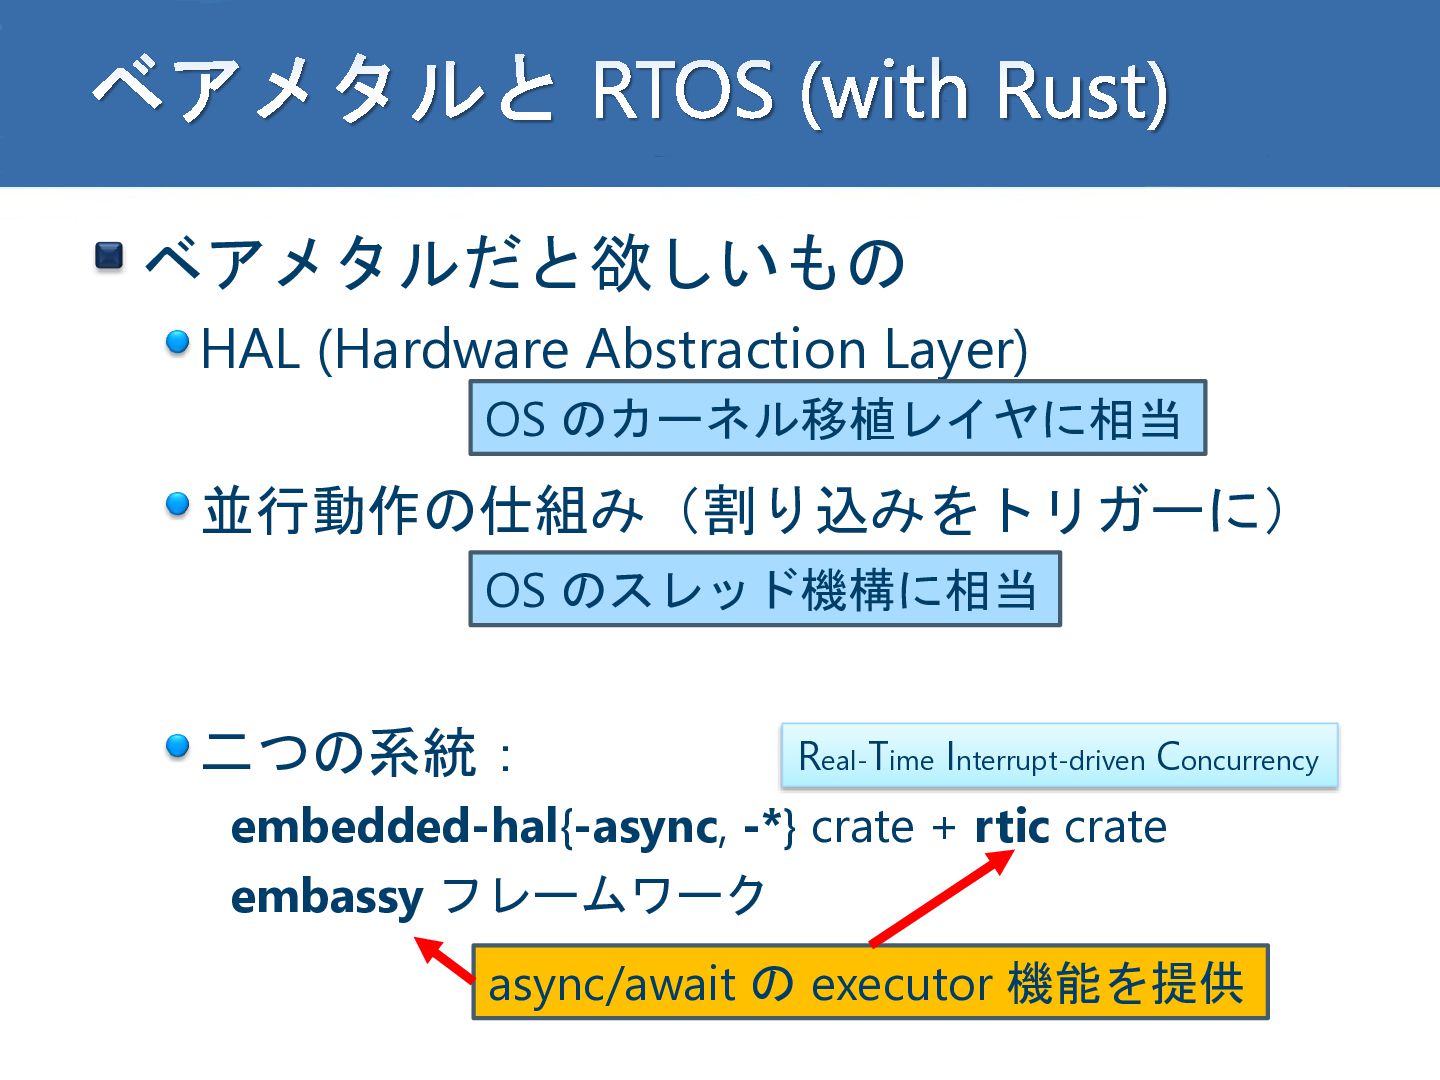
のカーネル移植レイヤに相当 並行動作の仕組み(割り込みをトリガーに) OS のスレッド機構に相当 二つの系統: Real-Time Interrupt-driven Concurrency embedded-hal{-async, -*} crate + rtic crate embassy フレームワーク async/await の executor 機能を提供
ベアメタルと RTOS (with Rust) ベアメタルだと欲しいもの HAL (Hardware Abstraction Layer) OS
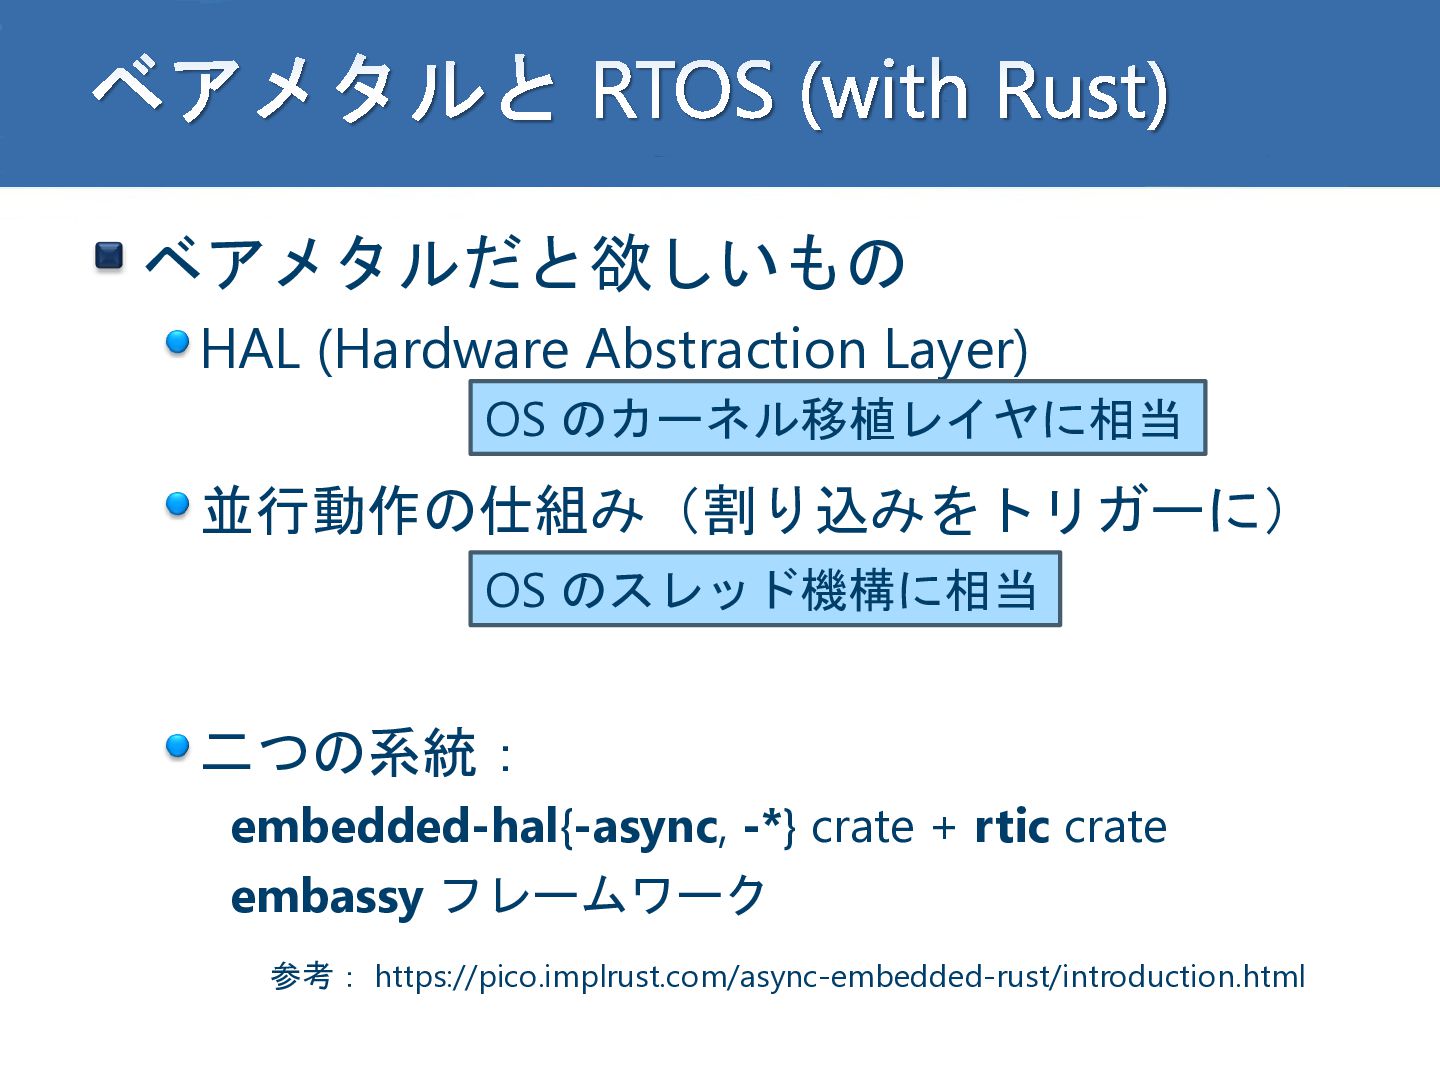
のカーネル移植レイヤに相当 並行動作の仕組み(割り込みをトリガーに) OS のスレッド機構に相当 二つの系統: embedded-hal{-async, -*} crate + rtic crate embassy フレームワーク 参考: https://pico.implrust.com/async-embedded-rust/introduction.html
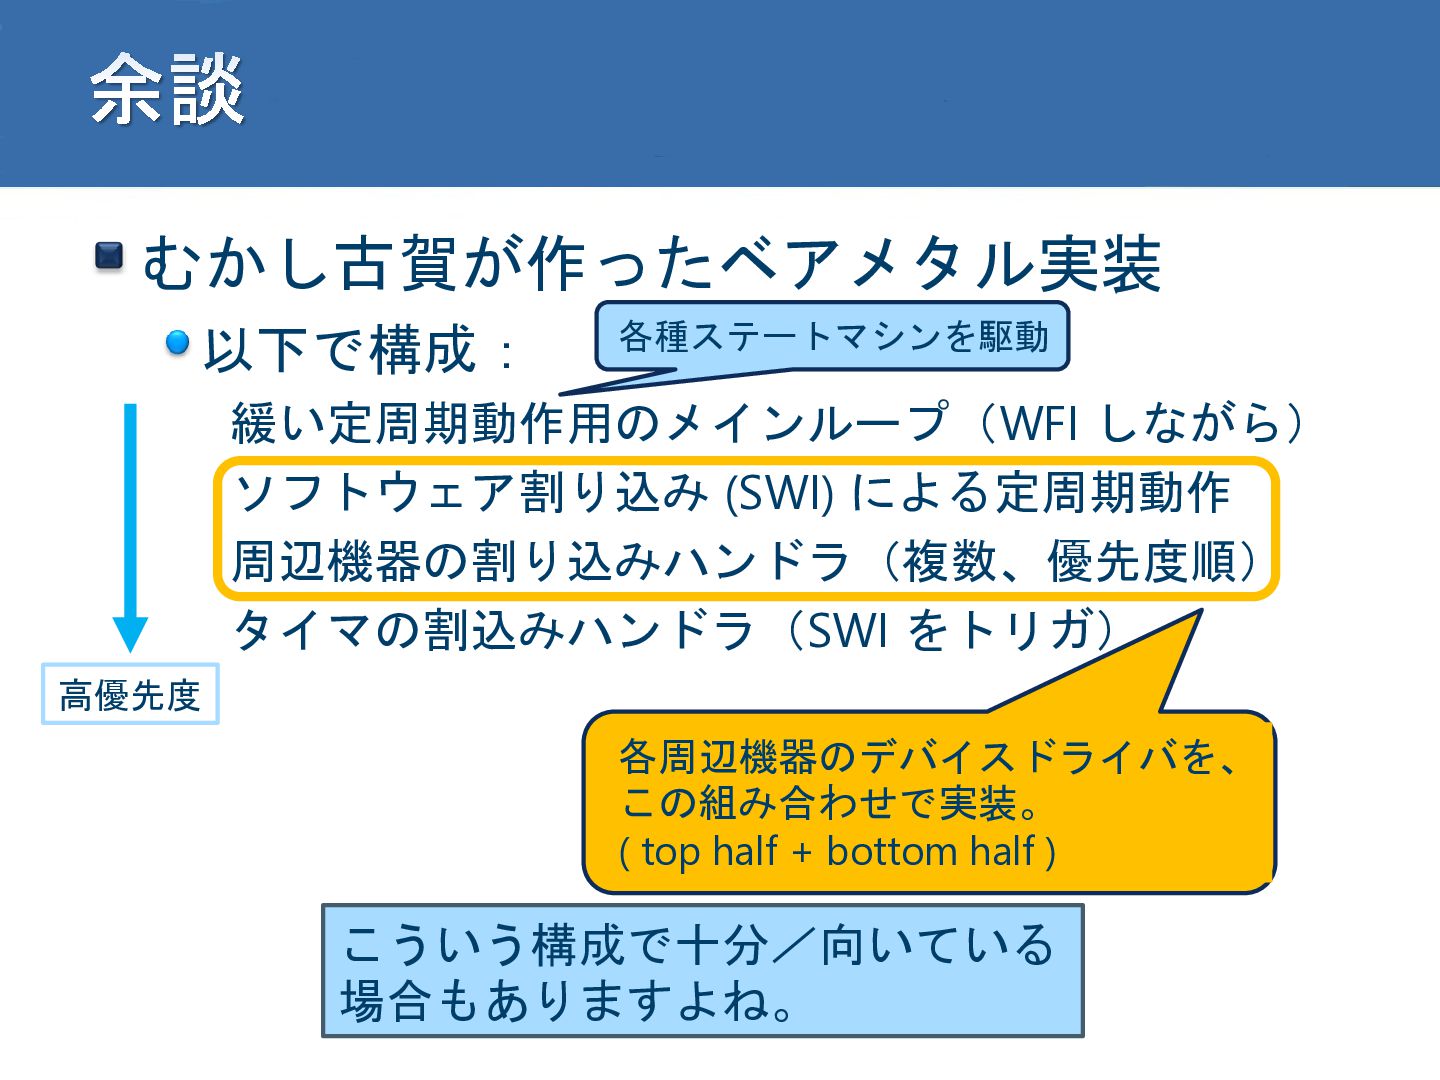
余談 むかし古賀が作ったベアメタル実装 以下で構成: 各種ステートマシンを駆動 緩い定周期動作用のメインループ(WFI しながら) ソフトウェア割り込み (SWI) による定周期動作 周辺機器の割り込みハンドラ(複数、優先度順)
タイマの割込みハンドラ(SWI をトリガ) 高優先度 各周辺機器のデバイスドライバを、 この組み合わせで実装。 ( top half + bottom half ) こういう構成で十分/向いている 場合もありますよね。
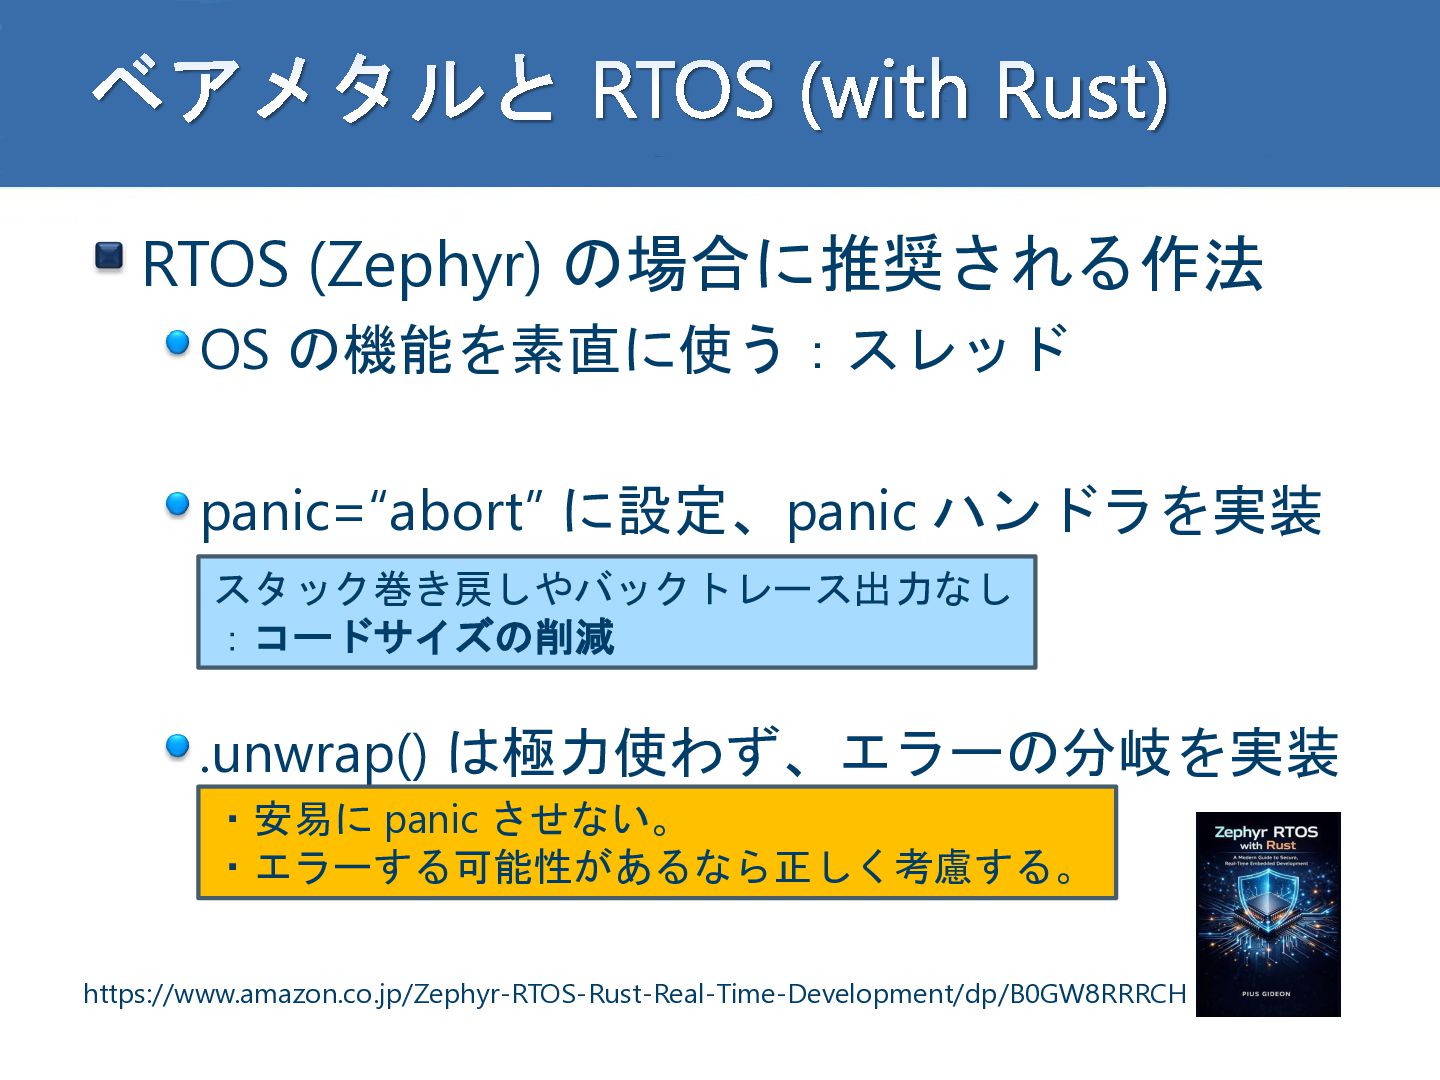
ベアメタルと RTOS (with Rust) RTOS (Zephyr) の場合に推奨される作法 OS の機能を素直に使う:スレッド panic=“abort”
に設定、panic ハンドラを実装 スタック巻き戻しやバックトレース出力なし :コードサイズの削減 .unwrap() は極力使わず、エラーの分岐を実装 ・安易に panic させない。 ・エラーする可能性があるなら正しく考慮する。 https://www.amazon.co.jp/Zephyr-RTOS-Rust-Real-Time-Development/dp/B0GW8RRRCH
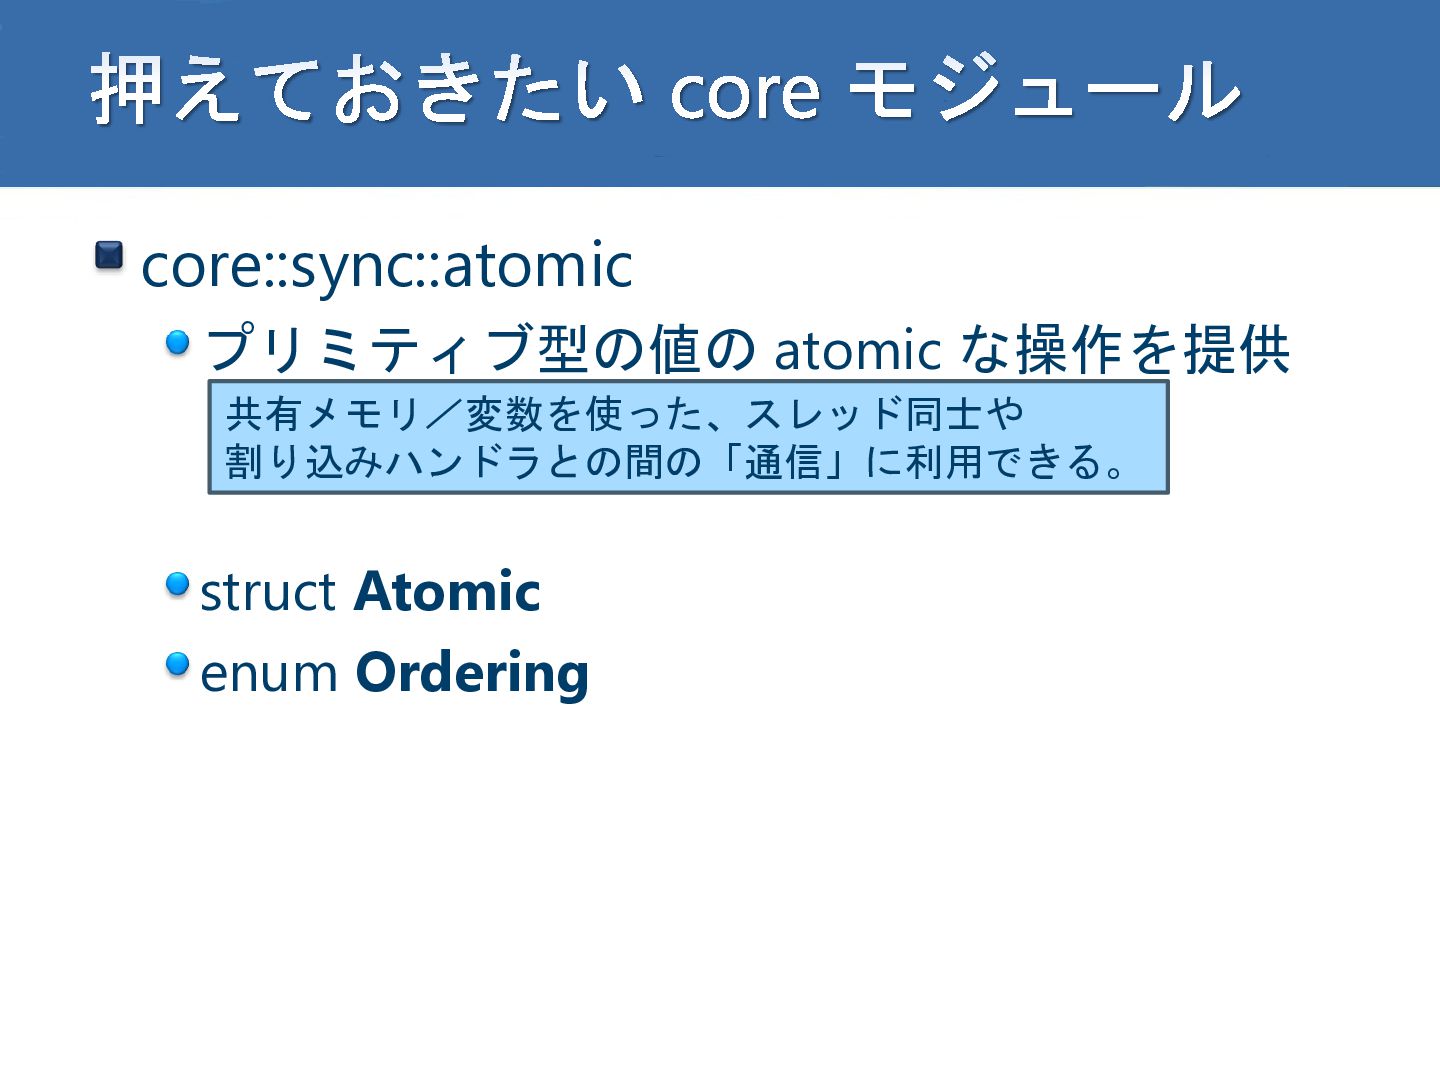
押えておきたい core モジュール core::sync::atomic プリミティブ型の値の atomic な操作を提供 共有メモリ/変数を使った、スレッド同士や 割り込みハンドラとの間の「通信」に利用できる。 struct
Atomic enum Ordering
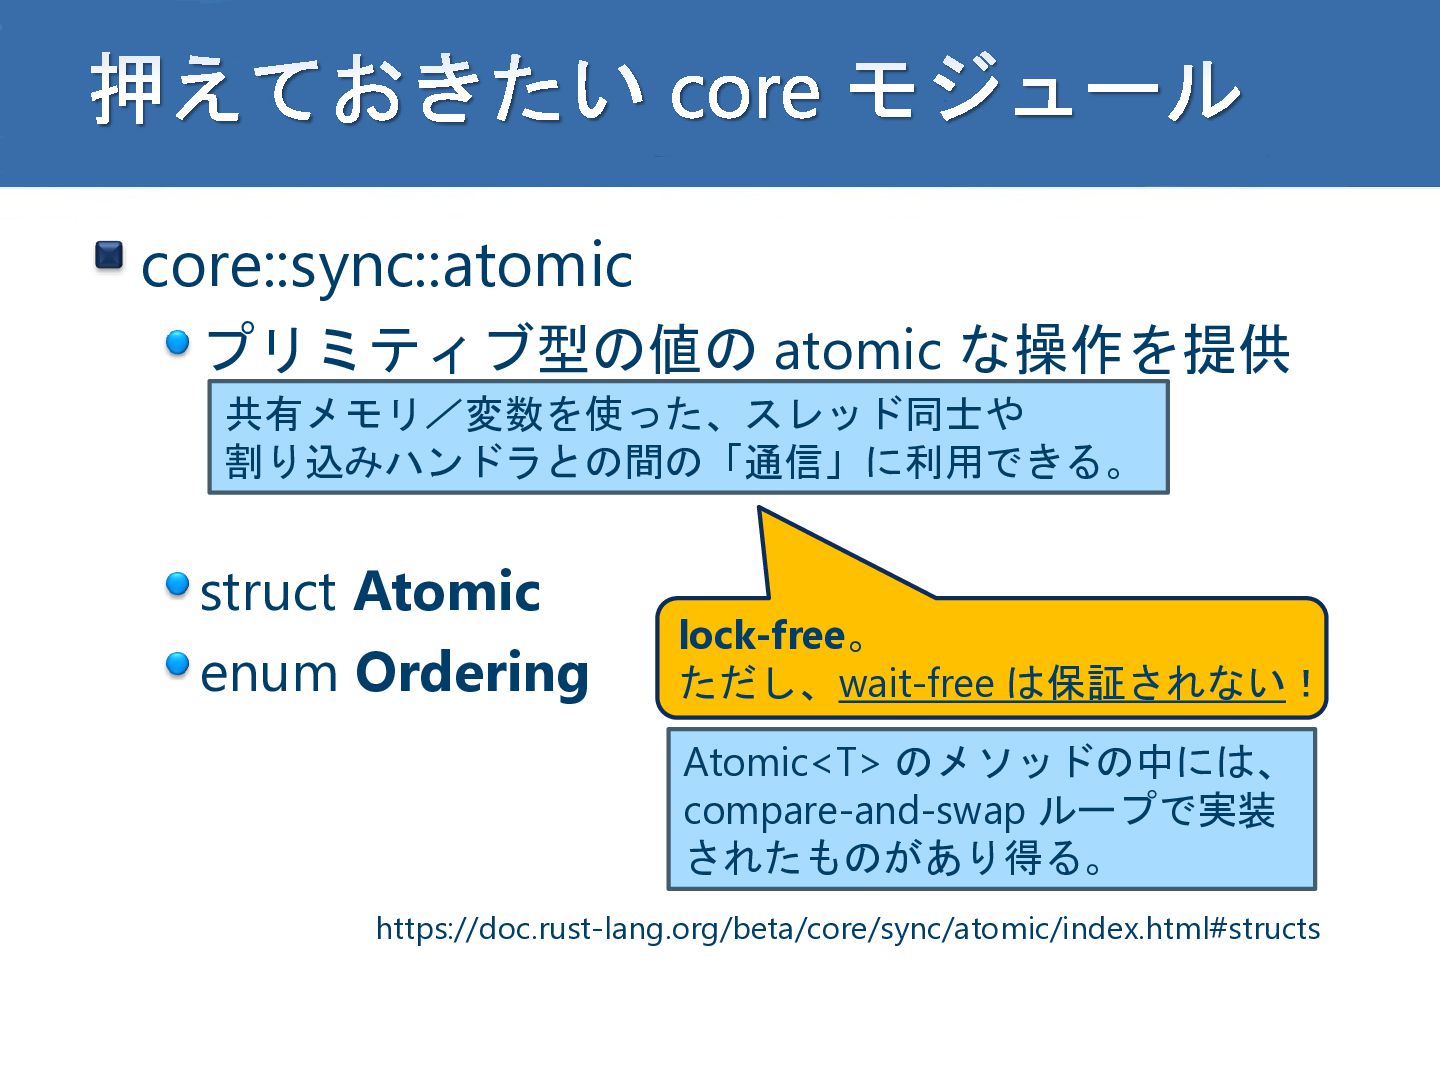
押えておきたい core モジュール core::sync::atomic プリミティブ型の値の atomic な操作を提供 共有メモリ/変数を使った、スレッド同士や 割り込みハンドラとの間の「通信」に利用できる。 struct
Atomic enum Ordering lock-free。 ただし、wait-free は保証されない! Atomic<T> のメソッドの中には、 compare-and-swap ループで実装 されたものがあり得る。 https://doc.rust-lang.org/beta/core/sync/atomic/index.html#structs
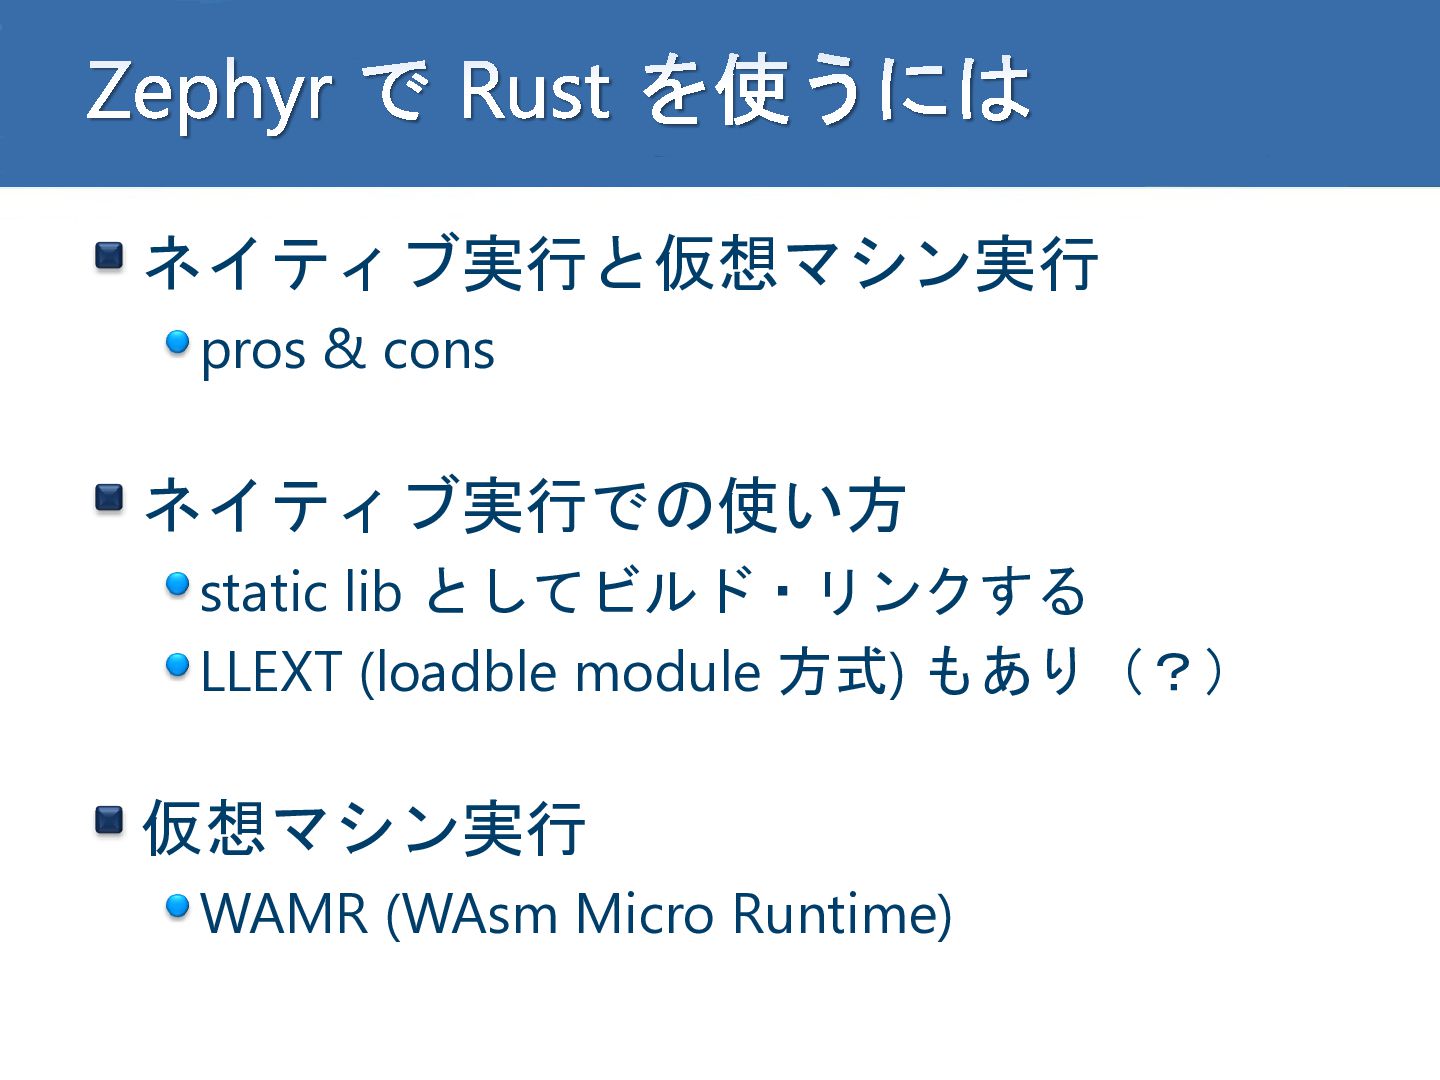
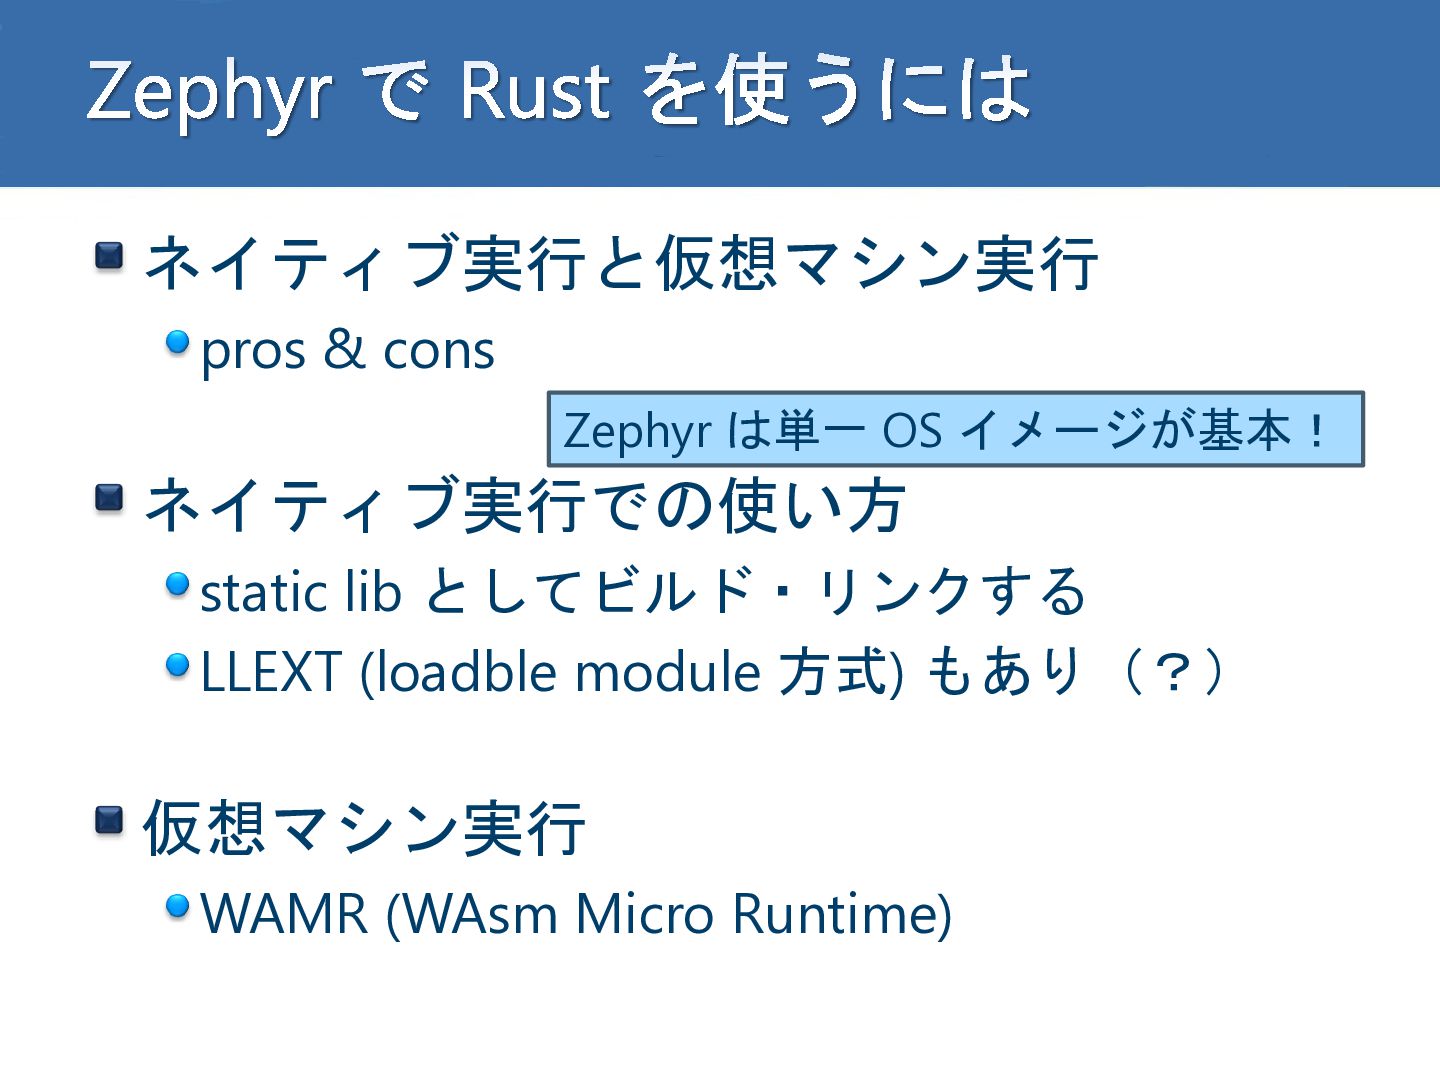
Zephyr で Rust を使うには ネイティブ実行と仮想マシン実行 pros & cons ネイティブ実行での使い方 static
lib としてビルド・リンクする LLEXT (loadble module 方式) もあり(?) 仮想マシン実行 WAMR (WAsm Micro Runtime)
Zephyr で Rust を使うには ネイティブ実行と仮想マシン実行 pros & cons Zephyr は単一
OS イメージが基本! ネイティブ実行での使い方 static lib としてビルド・リンクする LLEXT (loadble module 方式) もあり(?) 仮想マシン実行 WAMR (WAsm Micro Runtime)
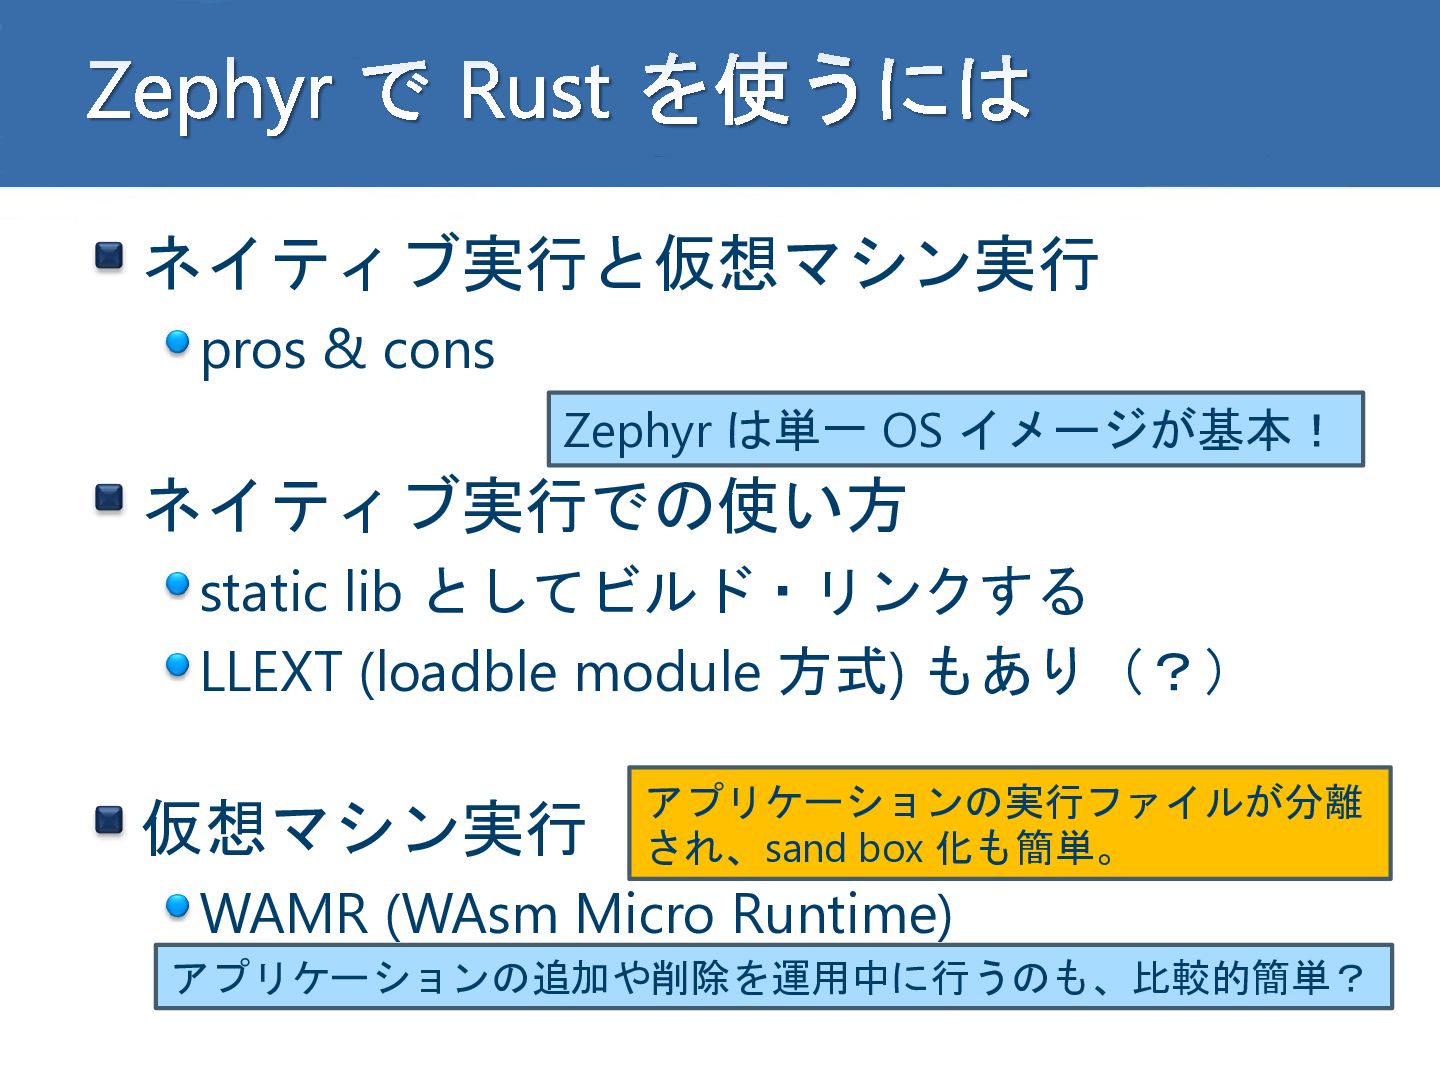
Zephyr で Rust を使うには ネイティブ実行と仮想マシン実行 pros & cons Zephyr は単一
OS イメージが基本! ネイティブ実行での使い方 static lib としてビルド・リンクする LLEXT (loadble module 方式) もあり(?) 仮想マシン実行 アプリケーションの実行ファイルが分離 され、sand box 化も簡単。 WAMR (WAsm Micro Runtime) アプリケーションの追加や削除を運用中に行うのも、比較的簡単?
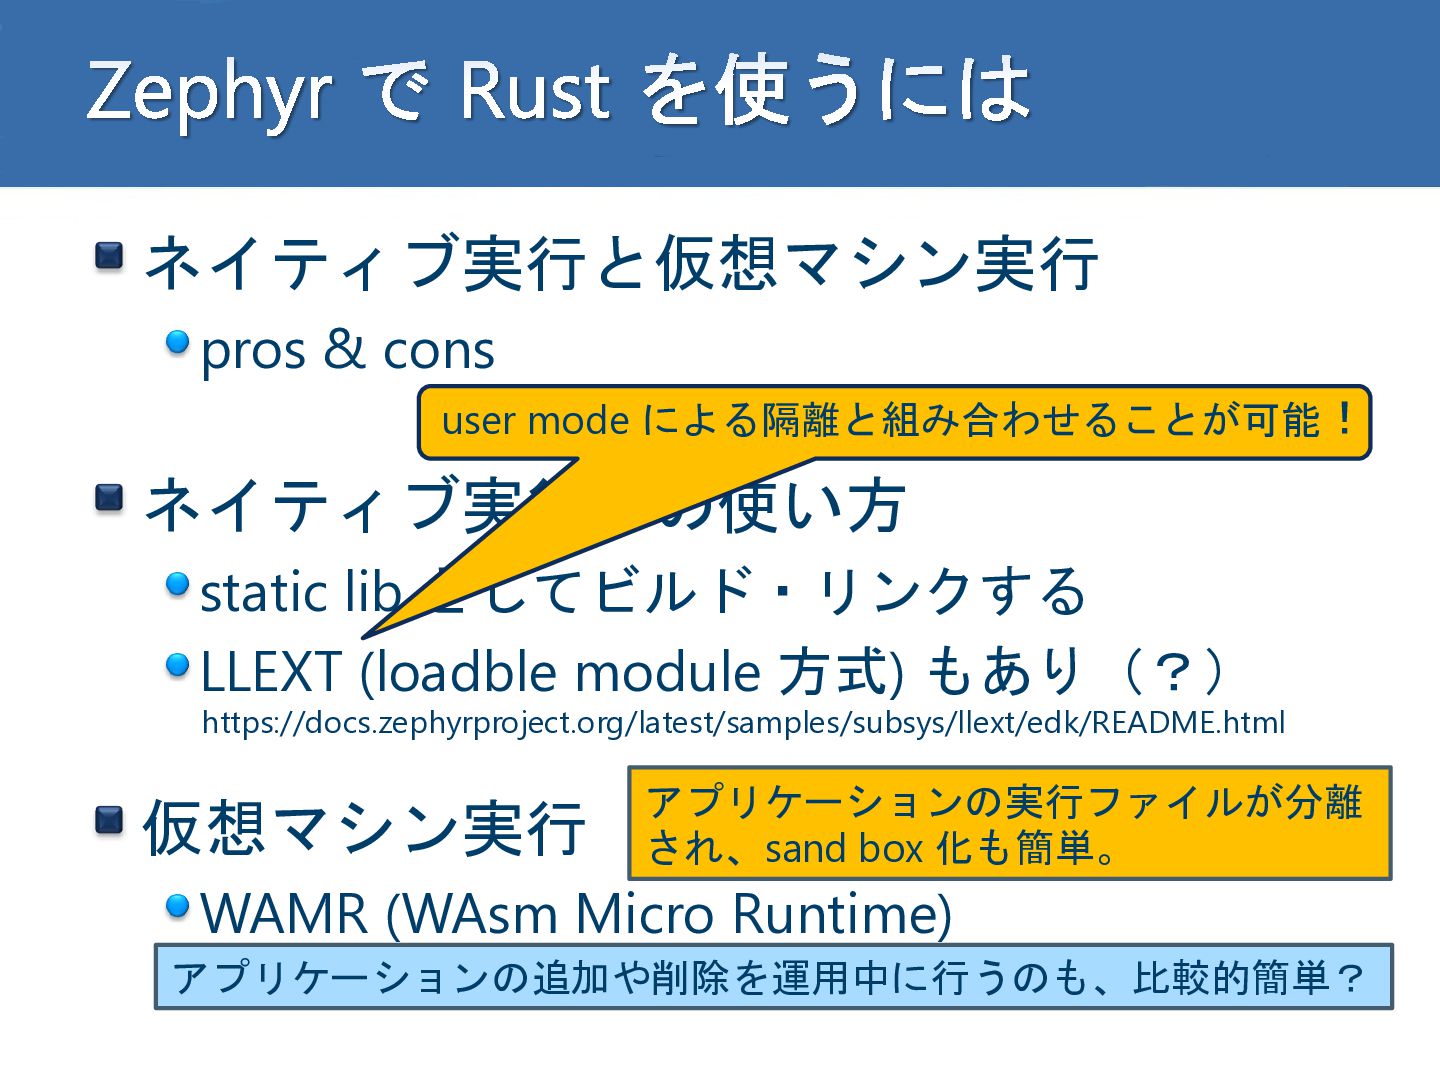
Zephyr で Rust を使うには ネイティブ実行と仮想マシン実行 pros & cons user mode
による隔離と組み合わせることが可能! ネイティブ実行での使い方 static lib としてビルド・リンクする LLEXT (loadble module 方式) もあり(?) https://docs.zephyrproject.org/latest/samples/subsys/llext/edk/README.html 仮想マシン実行 アプリケーションの実行ファイルが分離 され、sand box 化も簡単。 WAMR (WAsm Micro Runtime) アプリケーションの追加や削除を運用中に行うのも、比較的簡単?
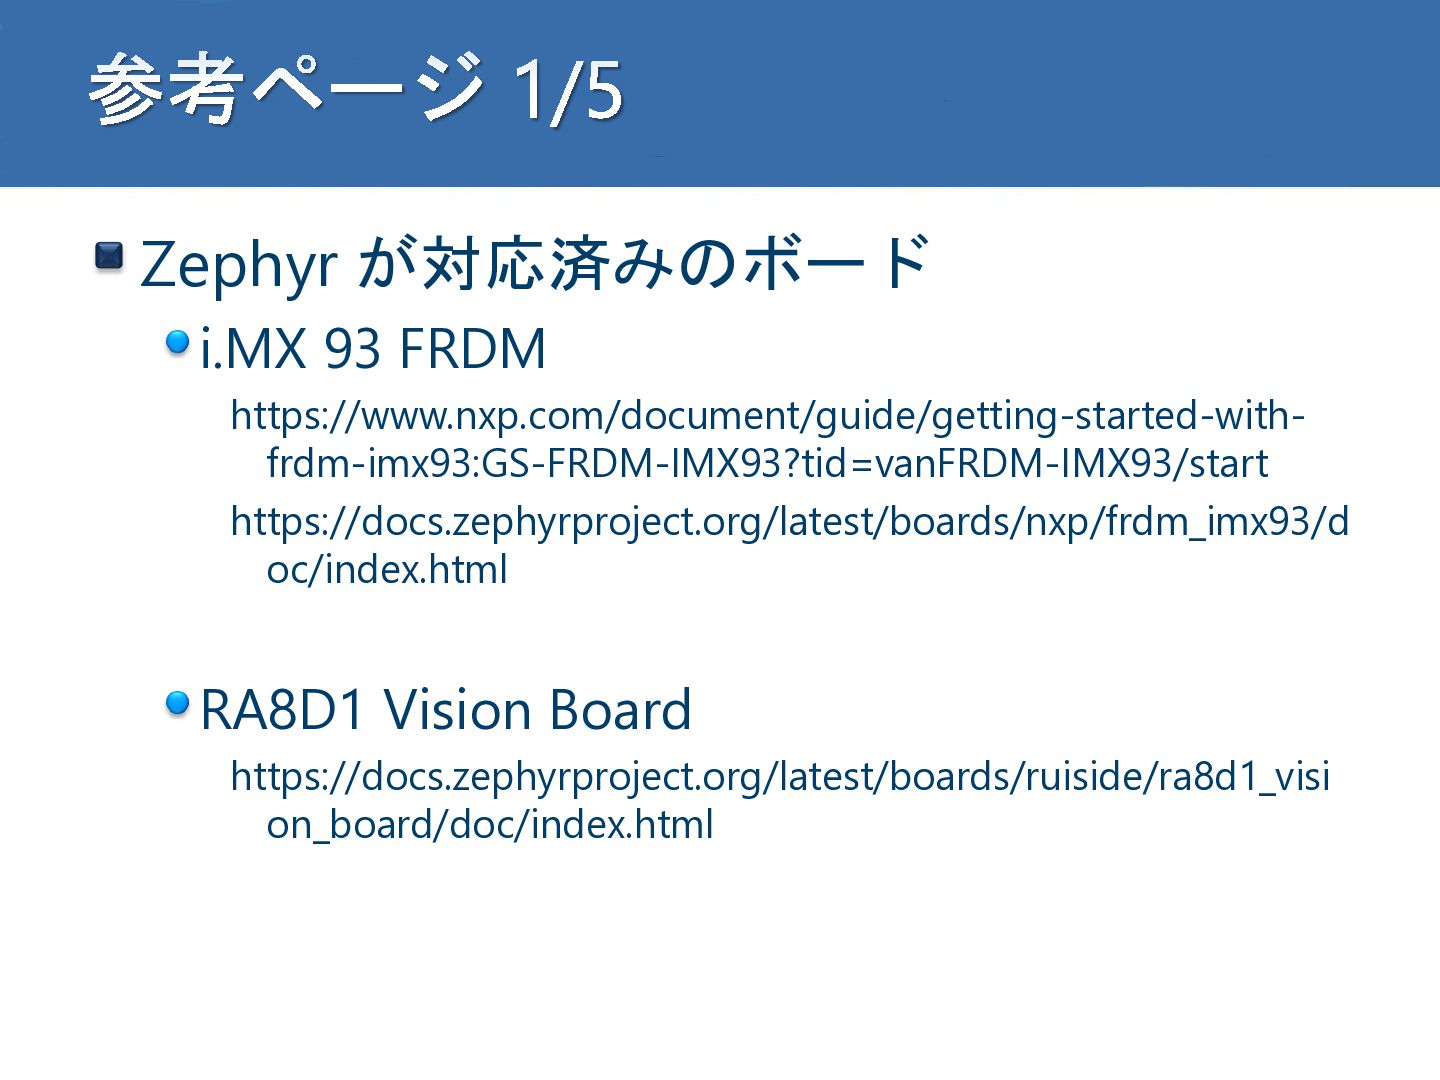
参考ページ 1/5 Zephyr が対応済みのボード i.MX 93 FRDM https://www.nxp.com/document/guide/getting-started-withfrdm-imx93:GS-FRDM-IMX93?tid=vanFRDM-IMX93/start https://docs.zephyrproject.org/latest/boards/nxp/frdm_imx93/d oc/index.html
RA8D1 Vision Board https://docs.zephyrproject.org/latest/boards/ruiside/ra8d1_visi on_board/doc/index.html
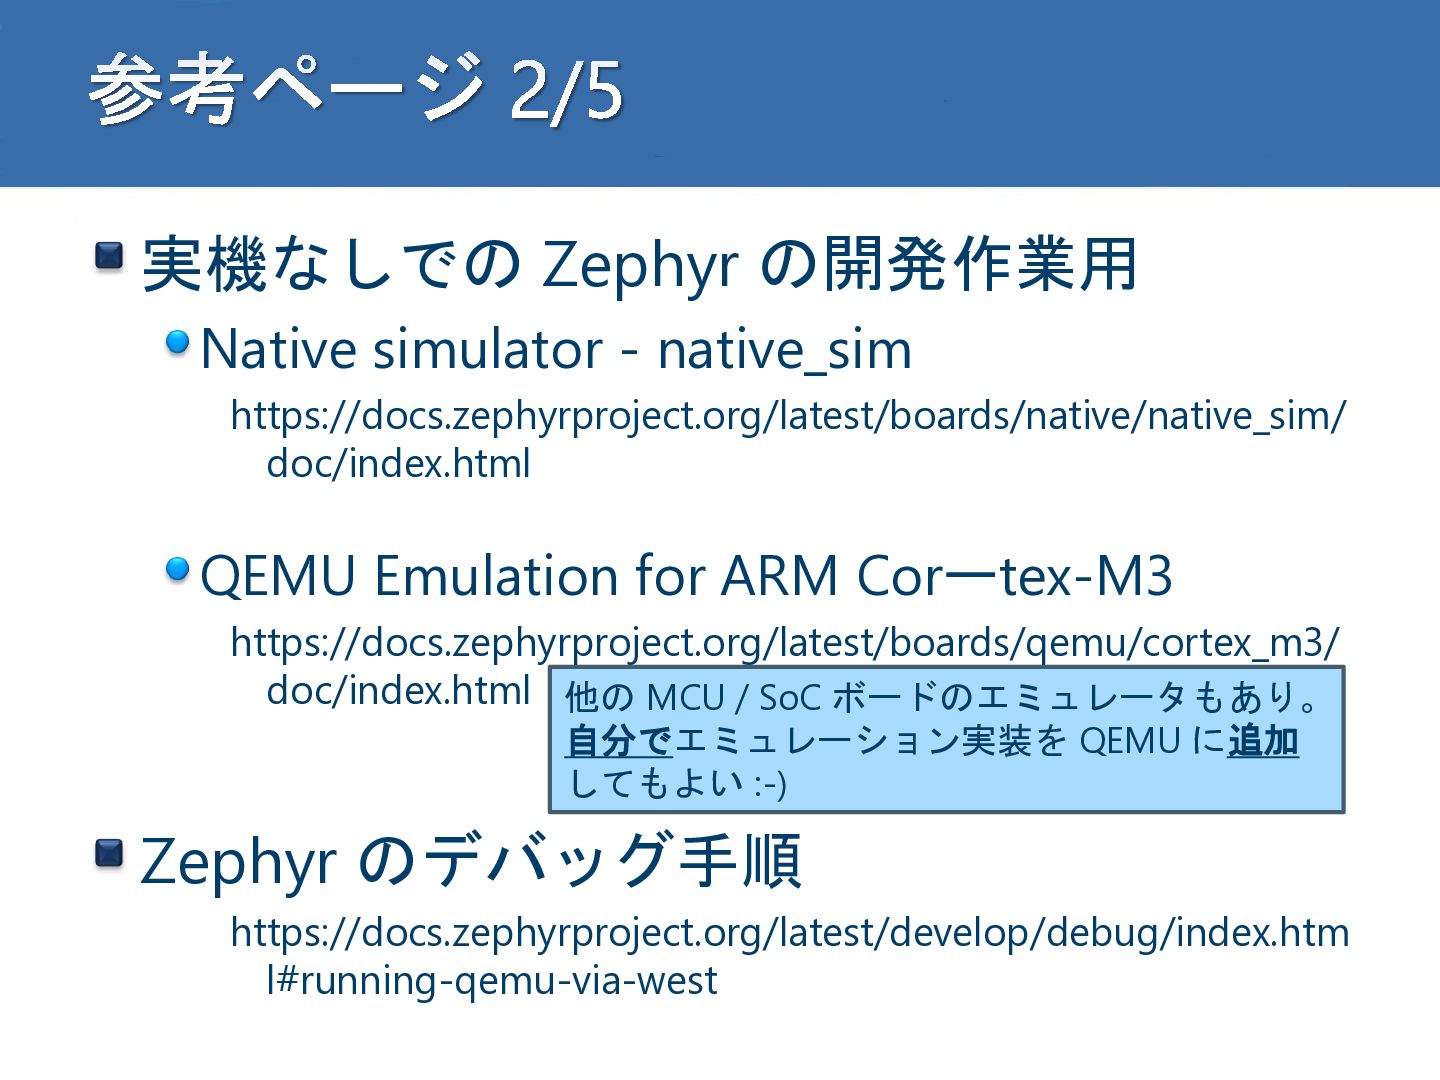
参考ページ 2/5 実機なしでの Zephyr の開発作業用 Native simulator - native_sim https://docs.zephyrproject.org/latest/boards/native/native_sim/
doc/index.html QEMU Emulation for ARM Corーtex-M3 https://docs.zephyrproject.org/latest/boards/qemu/cortex_m3/ doc/index.html 他の MCU / SoC ボードのエミュレータもあり。 自分でエミュレーション実装を QEMU に追加 してもよい :-) Zephyr のデバッグ手順 https://docs.zephyrproject.org/latest/develop/debug/index.htm l#running-qemu-via-west
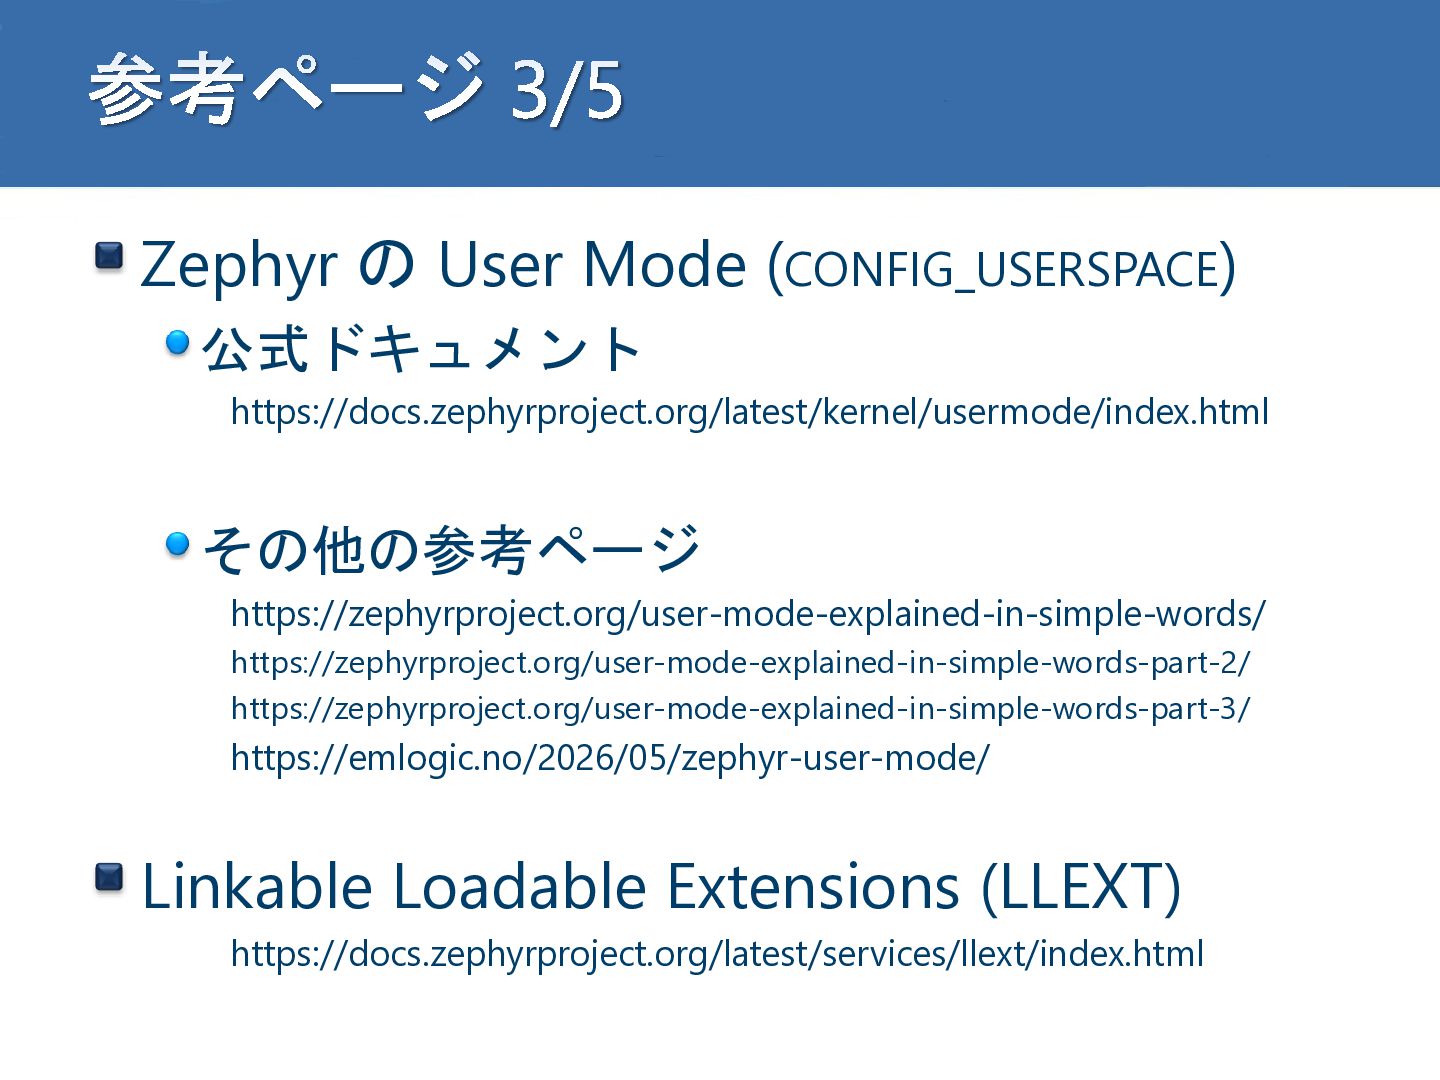
参考ページ 3/5 Zephyr の User Mode (CONFIG_USERSPACE) 公式ドキュメント https://docs.zephyrproject.org/latest/kernel/usermode/index.html その他の参考ページ
https://zephyrproject.org/user-mode-explained-in-simple-words/ https://zephyrproject.org/user-mode-explained-in-simple-words-part-2/ https://zephyrproject.org/user-mode-explained-in-simple-words-part-3/ https://emlogic.no/2026/05/zephyr-user-mode/ Linkable Loadable Extensions (LLEXT) https://docs.zephyrproject.org/latest/services/llext/index.html
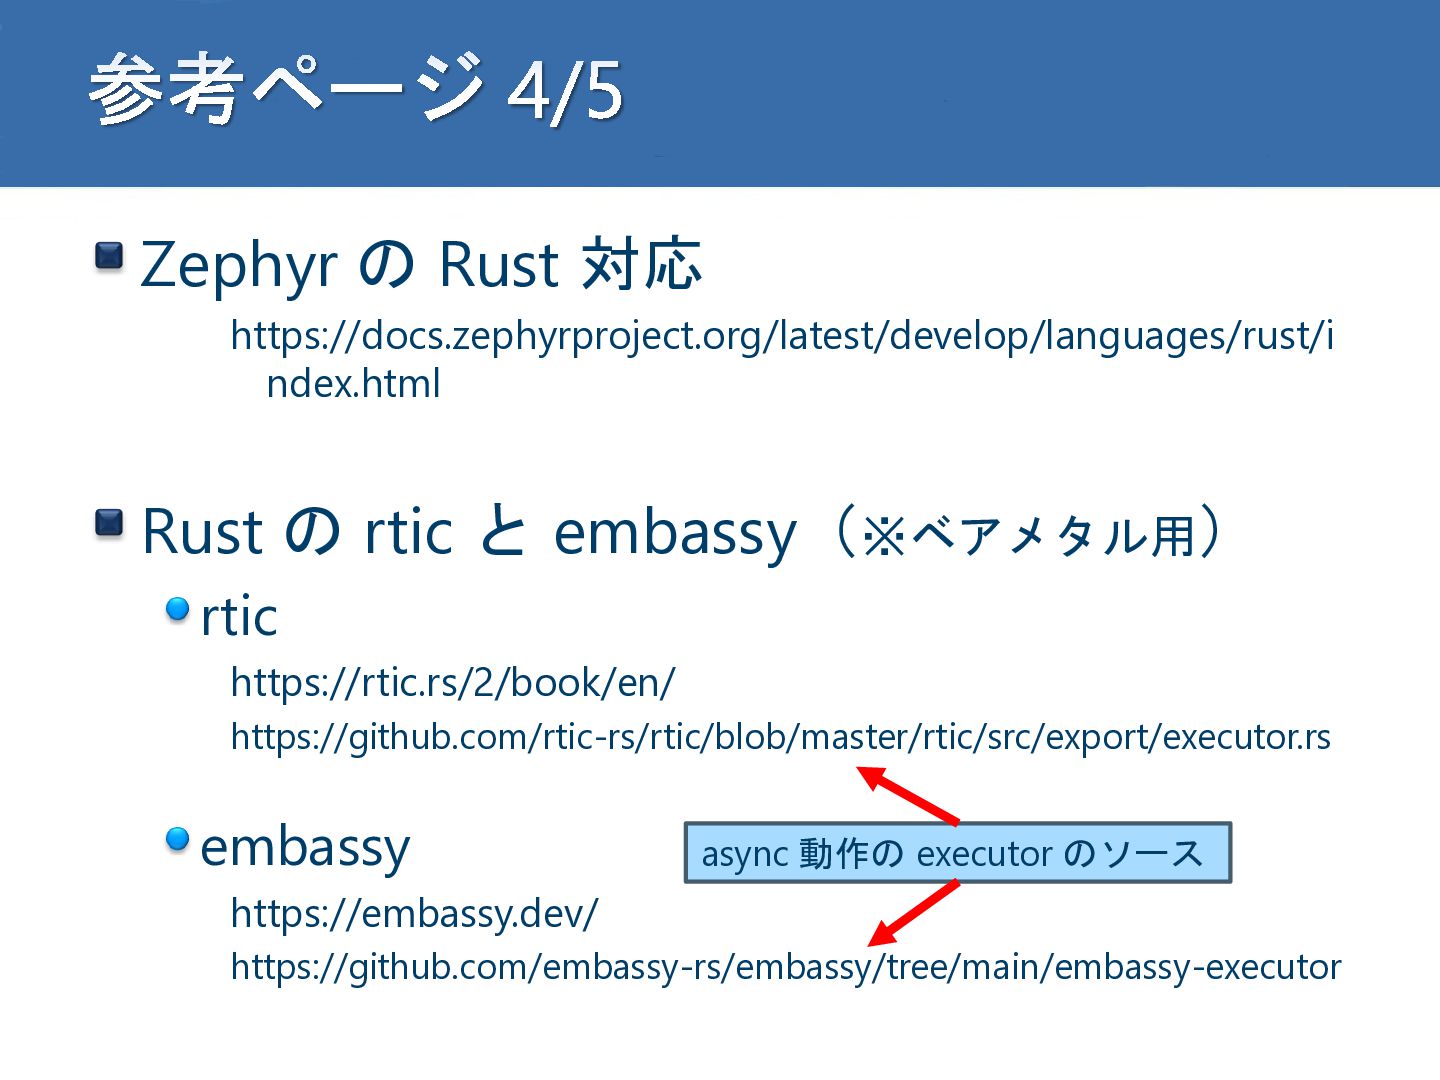
参考ページ 4/5 Zephyr の Rust 対応 https://docs.zephyrproject.org/latest/develop/languages/rust/i ndex.html Rust の
rtic と embassy(※ベアメタル用) rtic https://rtic.rs/2/book/en/ https://github.com/rtic-rs/rtic/blob/master/rtic/src/export/executor.rs embassy async 動作の executor のソース https://embassy.dev/ https://github.com/embassy-rs/embassy/tree/main/embassy-executor
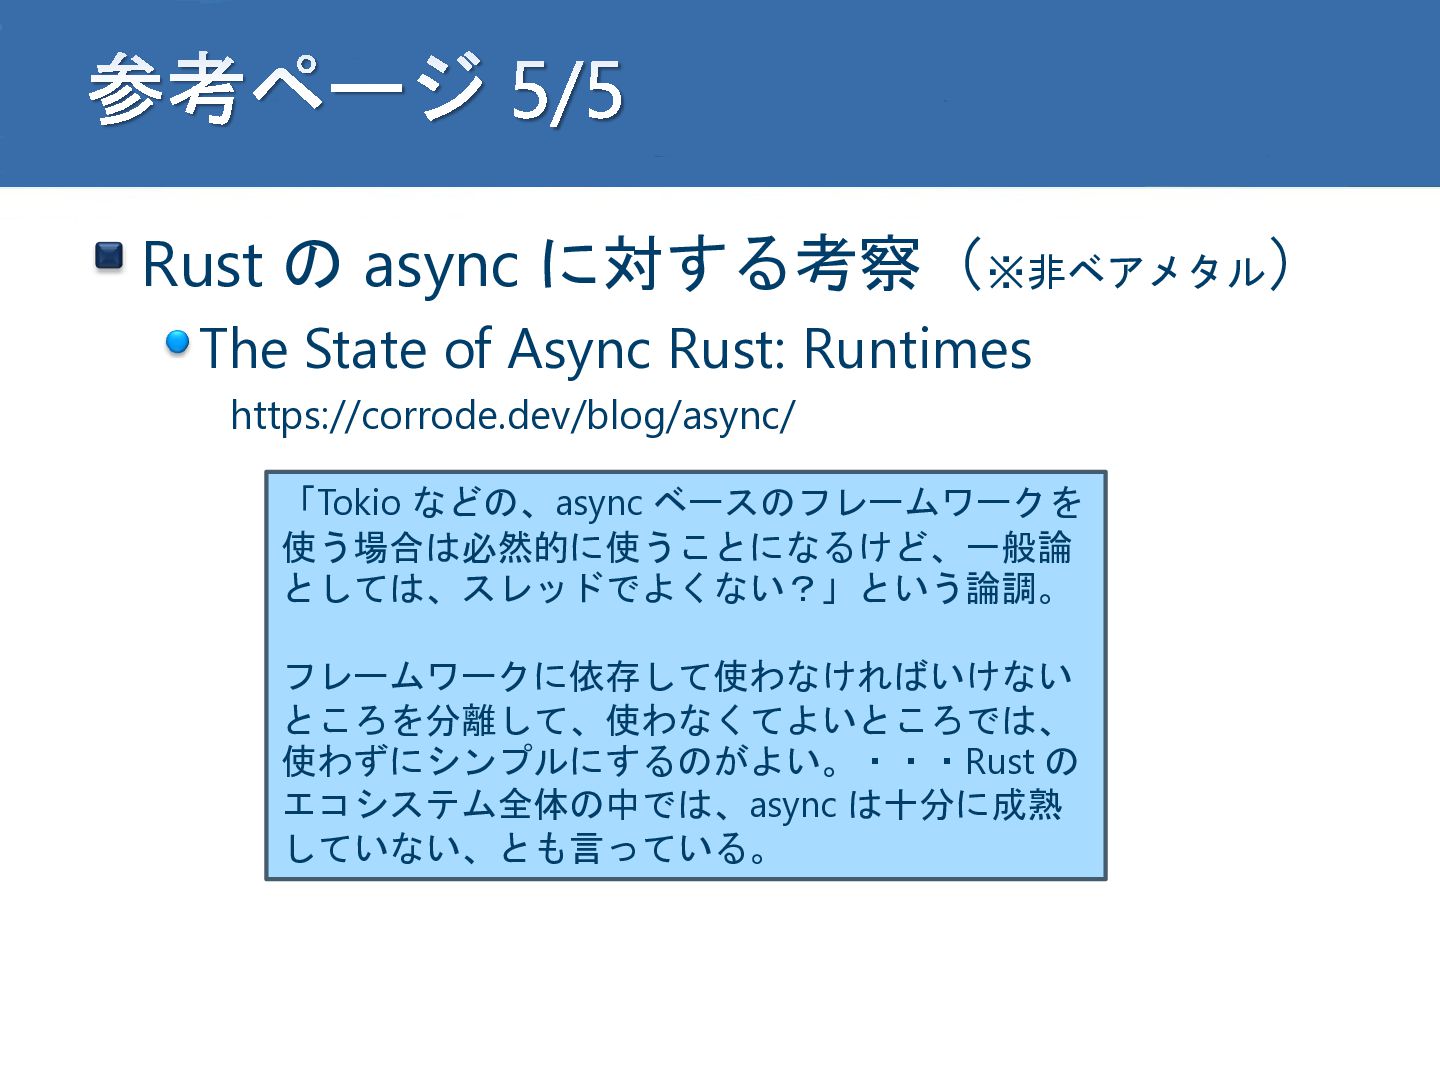
参考ページ 5/5 Rust の async に対する考察(※非ベアメタル) The State of Async
Rust: Runtimes https://corrode.dev/blog/async/ 「Tokio などの、async ベースのフレームワークを 使う場合は必然的に使うことになるけど、一般論 としては、スレッドでよくない?」という論調。 フレームワークに依存して使わなければいけない ところを分離して、使わなくてよいところでは、 使わずにシンプルにするのがよい。・・・Rust の エコシステム全体の中では、async は十分に成熟 していない、とも言っている。
More Decks by Shin-ya Koga
See All by Shin-ya Koga
カーネルランド Rust 勉強会 #5: ライフタイムと borrow checker が、組込み開発分野でどう役立つのか
shkoga
0
43
カーネルランド Rust 勉強会 #3: 並行処理における安全性
shkoga
1
100
カーネルランド Rust 勉強会 #2; Rust の unsafe
shkoga
0
120
Firecracker のソースを読んでみた
shkoga
1
260
2025-02-18.slide_revised
shkoga
0
140
2024-09-27 リファクタリング勉強会
shkoga
0
150
仮想化って何だろう
shkoga
0
260
Other Decks in Technology
See All in Technology
パスワードのない鍵で、 データを手元に置く
ginjihayashi
0
400
Is the Website Dying?
miriamschwab
0
160
20261119_AgentCore
takuyay0ne
2
270
サーバーラックは作る時代! 3Dプリンターで作る10インチラックのススメ
jacopen
2
520
おうち環境でも「なるべく止めたくない!」 ― おうち環境の機器冗長化の理想と現実
yuutosi
1
700
2026-11-16 JAWS-UG コンテナ支部 #31 ゆるLT大会 ECR のライフサイクルポリシーを いい感じに設定したい / ECR Lifecycle policy
masasuzu
3
620
成長するID管理基盤における運用もコストも犠牲にしないオブザーバビリティ向上の実践 / Improving Observability for a Growing Identity Platform Without Adding Operational Burden or Cost
kaminashi
1
130
閉域網でのAPI公開の選択肢全部比較!
takano0131
5
700
SBOM 生成ツールで 2026 Minimum Elements はどこまで満たせるのか
gokken
0
160
常時稼働エージェントの作り方(Claude公式ブログを資料化)
minorun365
PRO
20
29k
「個社」ではなく「業界」の課題を解く AI 対話開発 ー 価値を広げる設計と、価値を守るエンジニアリング ー
ivry_presentationmaterials
4
860
NutanixへのSSHアクセスの今後について
shadowhat
0
170
Featured
See All Featured
The Myth of the Modular Monolith - Day 2 Keynote - Rails World 2024
eileencodes
28
3.8k
Reality Check: Gamification 10 Years Later
codingconduct
0
2.4k
The Illustrated Guide to Node.js - THAT Conference 2024
reverentgeek
1
620
The Spectacular Lies of Maps
axbom
PRO
1
1.1k
Context Engineering - Making Every Token Count
addyosmani
9
1.3k
Ruling the World: When Life Gets Gamed
codingconduct
0
450
No one is an island. Learnings from fostering a developers community.
thoeni
21
3.9k
Designing Dashboards & Data Visualisations in Web Apps
destraynor
232
55k
The Illustrated Children's Guide to Kubernetes
chrisshort
51
53k
Designing Experiences People Love
moore
143
24k
Beyond borders and beyond the search box: How to win the global "messy middle" with AI-driven SEO
davidcarrasco
3
310
A Soul's Torment
seathinner
9
3.9k


 shkoga
 ginjihayashi
 miriamschwab
 takuyay0ne
 jacopen
 yuutosi
 masasuzu
 kaminashi
 takano0131
 gokken
 minorun365
 ivry_presentationmaterials
 shadowhat
 eileencodes
 codingconduct
 reverentgeek
 axbom
 addyosmani
 thoeni
 destraynor
 chrisshort
 moore
 davidcarrasco
 seathinner