Upgrade to Pro — share decks privately, control downloads, hide ads and more …

Interface humano-computador baseada em Visão Co...

Interface humano-computador baseada em Visão Computacional: uma solução para pessoas com tetraplegia

Apresentação do projeto de mestrado Interface humano-computador baseada em Visão Computacional: uma solução para pessoas com tetraplegia, defendido pela aluna Suzana Viana Mota, na FEEC/Unicamp.

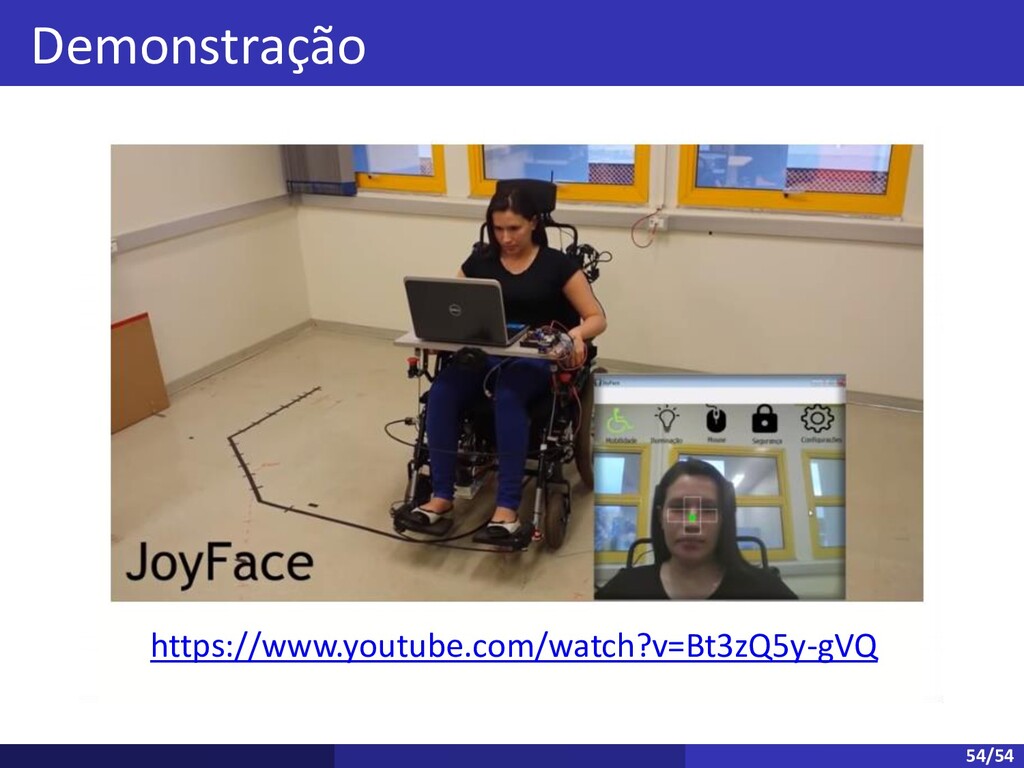
Demonstração disponível: https://www.youtube.com/watch?v=Bt3zQ5y-gVQ

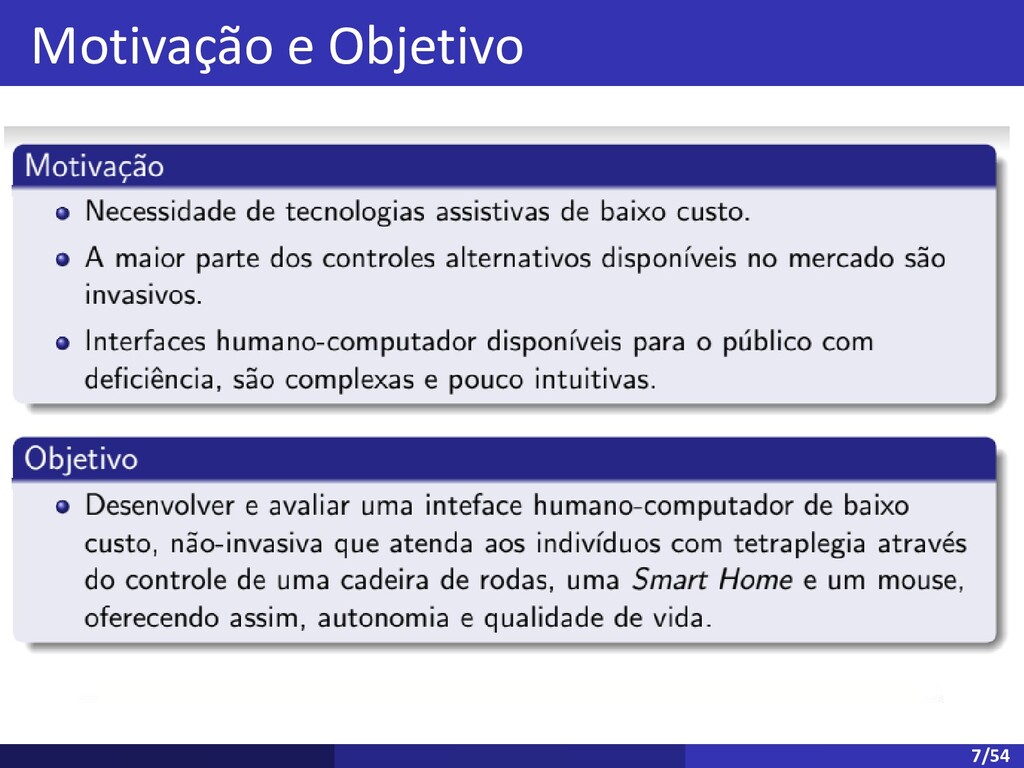
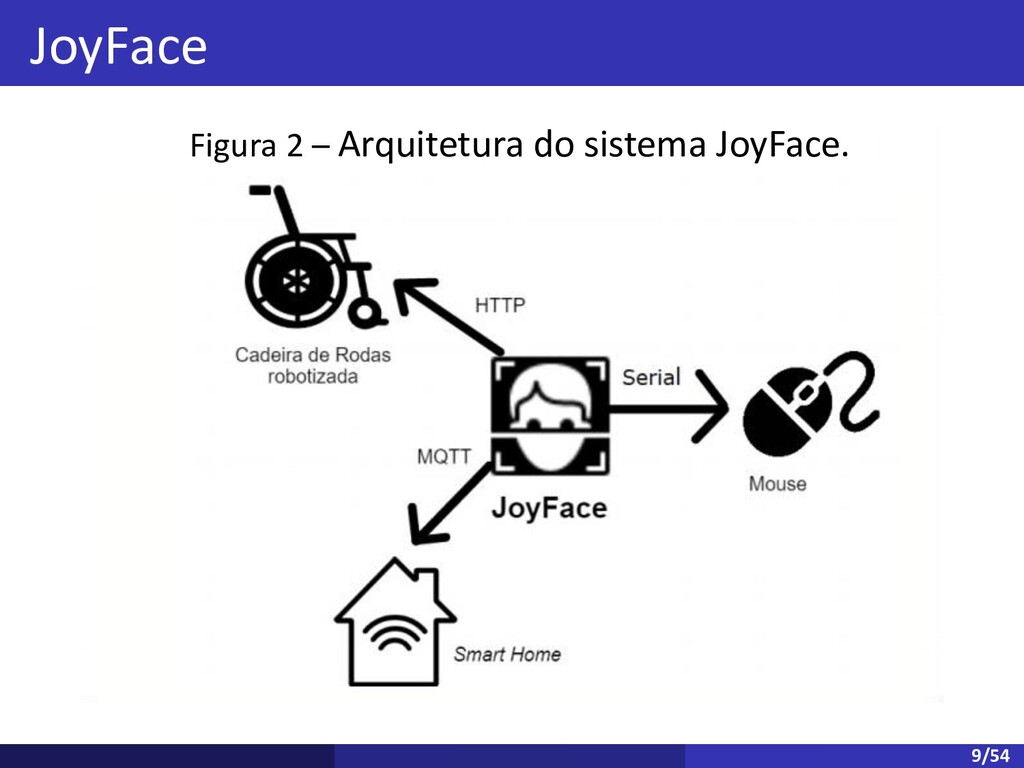
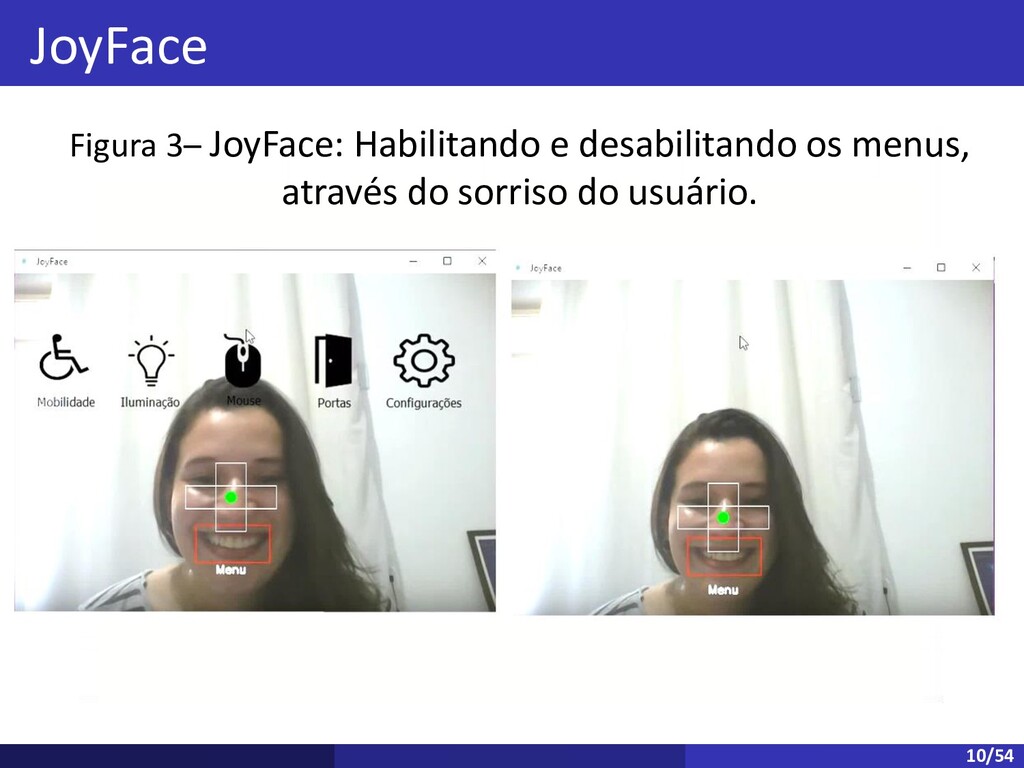
O projeto consiste no desenvolvimento de uma ferramenta de interação humano-computador natural, dedicada à pessoas com deficiências motoras graves, que permita o controle e utilização de uma cadeira de rodas, um mouse e uma Smart Home, através de expressões e/ou movimentos faciais. Para tanto, foi desenvolvida uma solução de baixo custo, que se utiliza de uma web cam convencional para identificar as expressões faciais e movimentos realizados pelo rosto do usuário. Além disso, testes de usabilidade e cargas de trabalho, foram realizados com a interface desenvolvida, que apresentou bons níveis de segurança, facilidade de uso e navegabilidade.

Avatar for Suzana Viana Mota

Suzana Viana Mota

March 26, 2019

Other Decks in Technology

Transcript

  1. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 2/54
  2. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 3/54
  3. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 8/54
  4. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 11/54
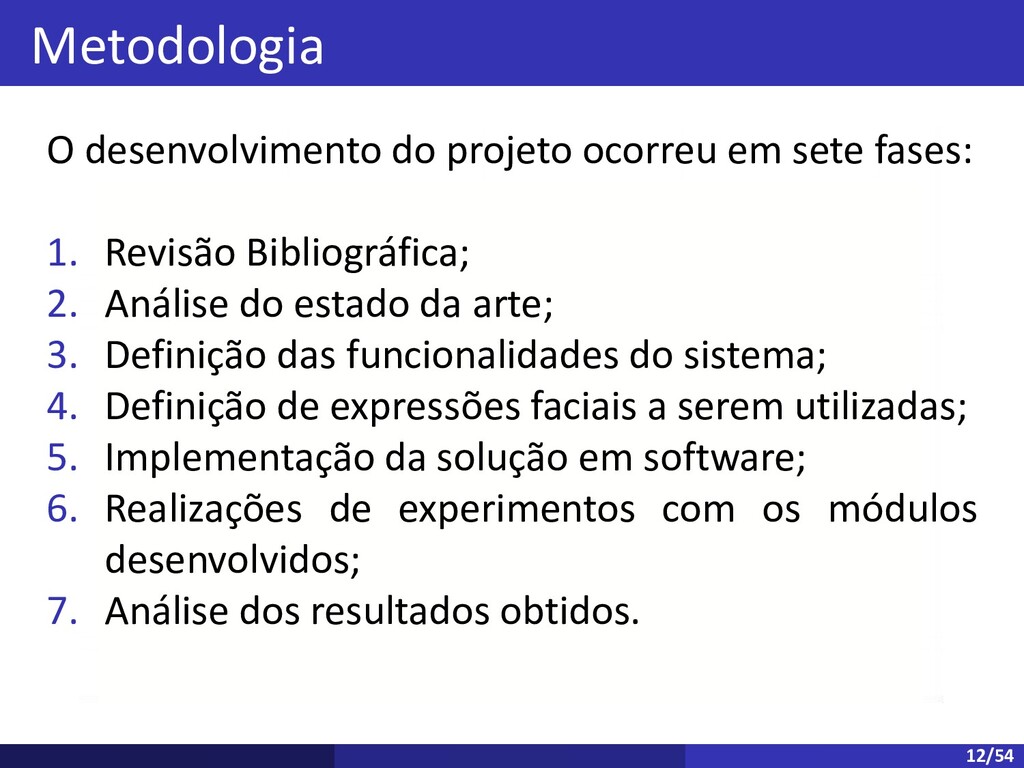
  5. Metodologia O desenvolvimento do projeto ocorreu em sete fases: 1.

    Revisão Bibliográfica; 2. Análise do estado da arte; 3. Definição das funcionalidades do sistema; 4. Definição de expressões faciais a serem utilizadas; 5. Implementação da solução em software; 6. Realizações de experimentos com os módulos desenvolvidos; 7. Análise dos resultados obtidos. 12/54
  6. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 13/54
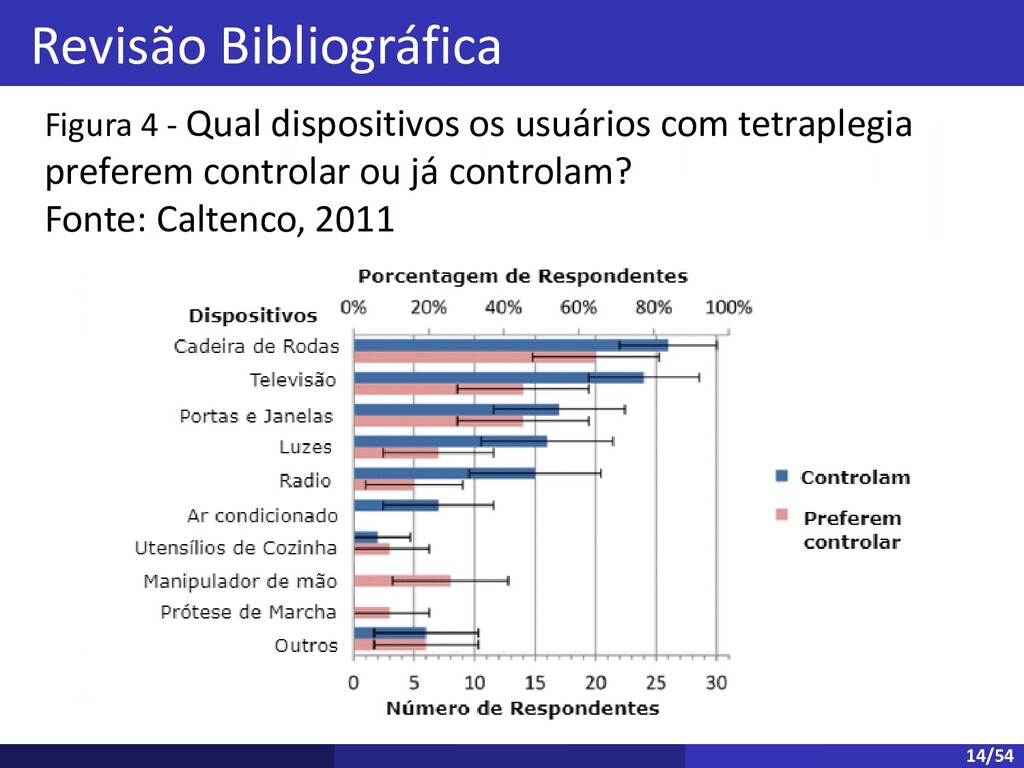
  7. Revisão Bibliográfica Figura 4 - Qual dispositivos os usuários com

    tetraplegia preferem controlar ou já controlam? Fonte: Caltenco, 2011 14/54
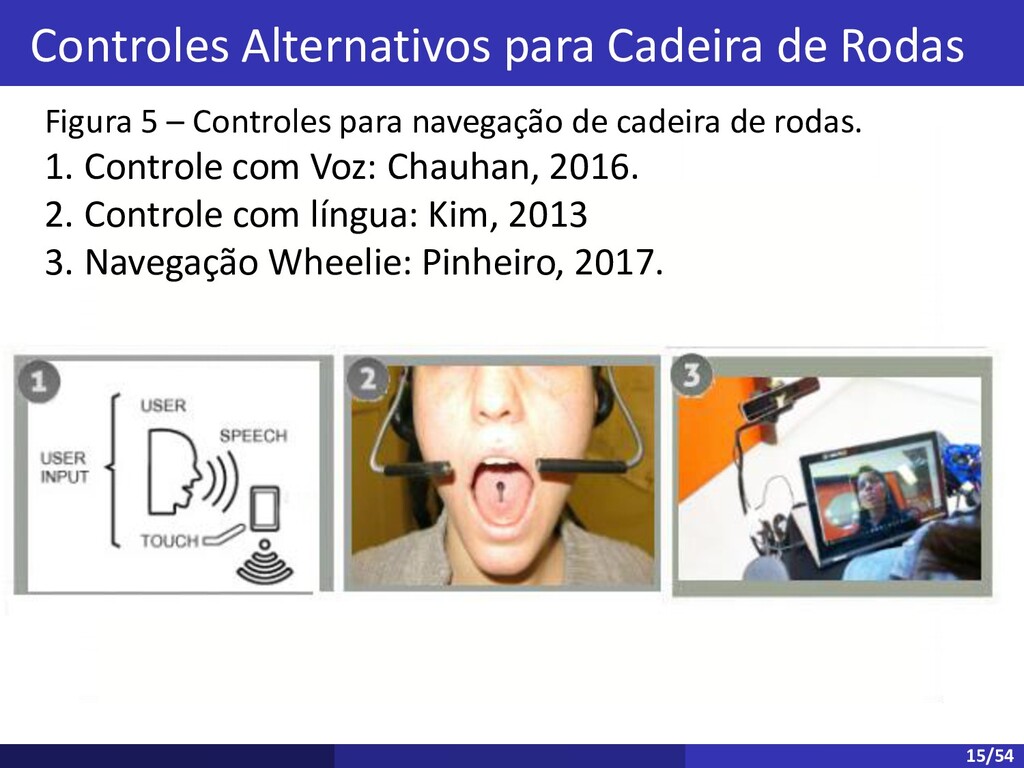
  8. Controles Alternativos para Cadeira de Rodas Figura 5 – Controles

    para navegação de cadeira de rodas. 1. Controle com Voz: Chauhan, 2016. 2. Controle com língua: Kim, 2013 3. Navegação Wheelie: Pinheiro, 2017. 15/54
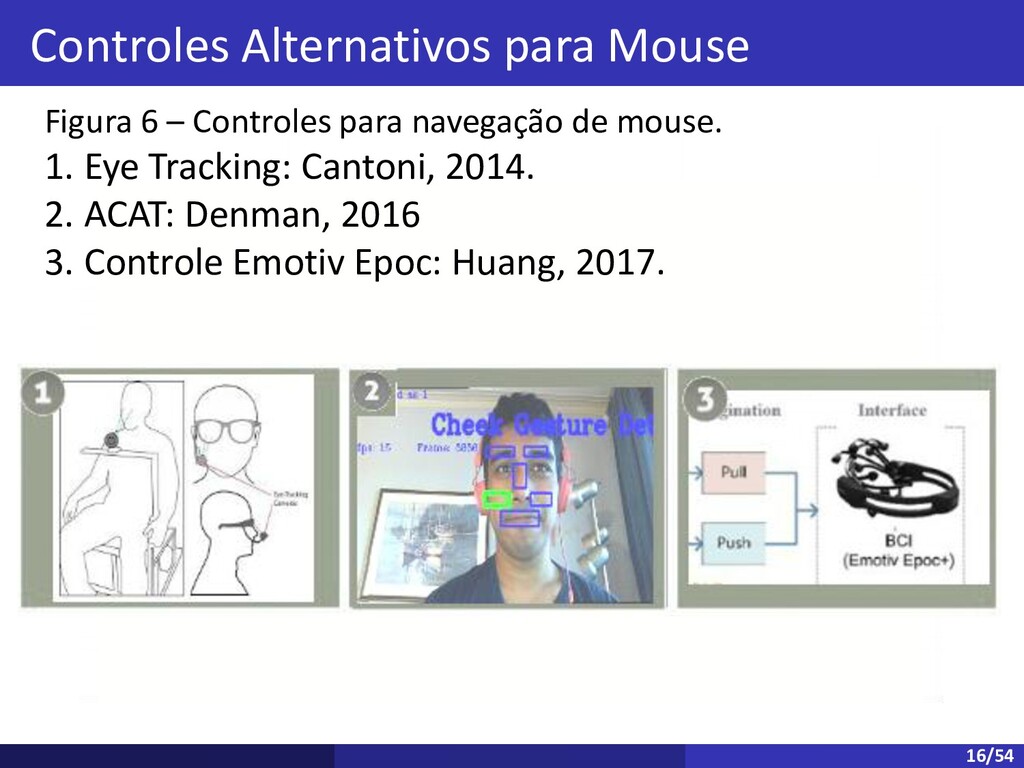
  9. Controles Alternativos para Mouse Figura 6 – Controles para navegação

    de mouse. 1. Eye Tracking: Cantoni, 2014. 2. ACAT: Denman, 2016 3. Controle Emotiv Epoc: Huang, 2017. 16/54
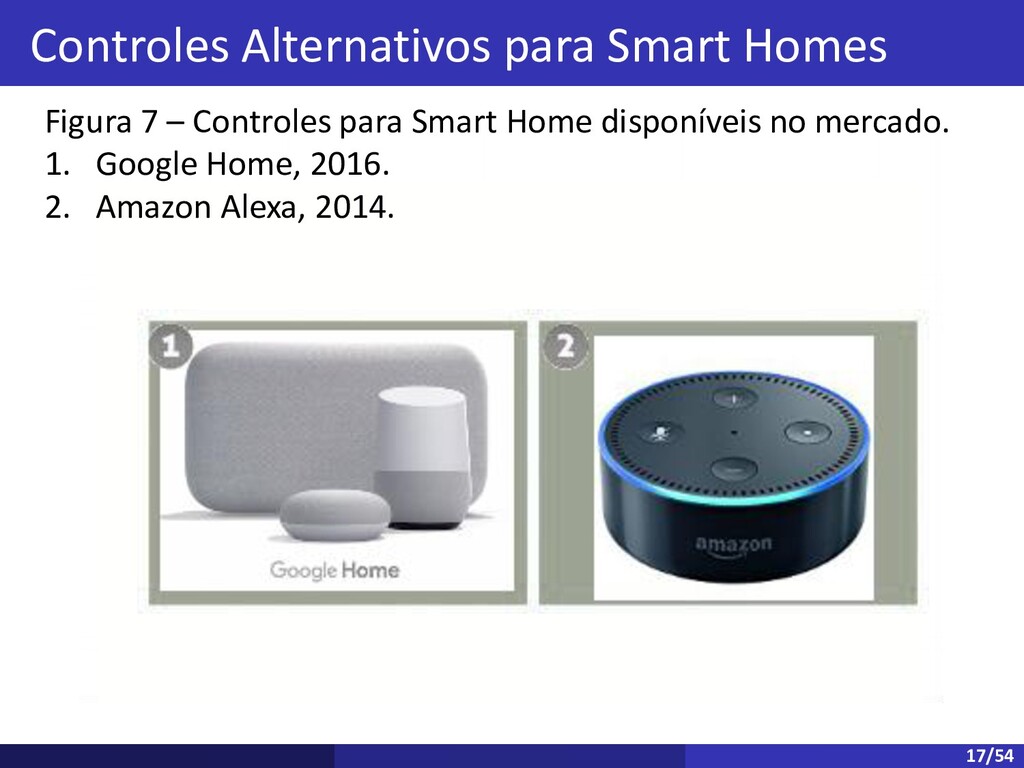
  10. Controles Alternativos para Smart Homes Figura 7 – Controles para

    Smart Home disponíveis no mercado. 1. Google Home, 2016. 2. Amazon Alexa, 2014. 17/54
  11. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 18/54
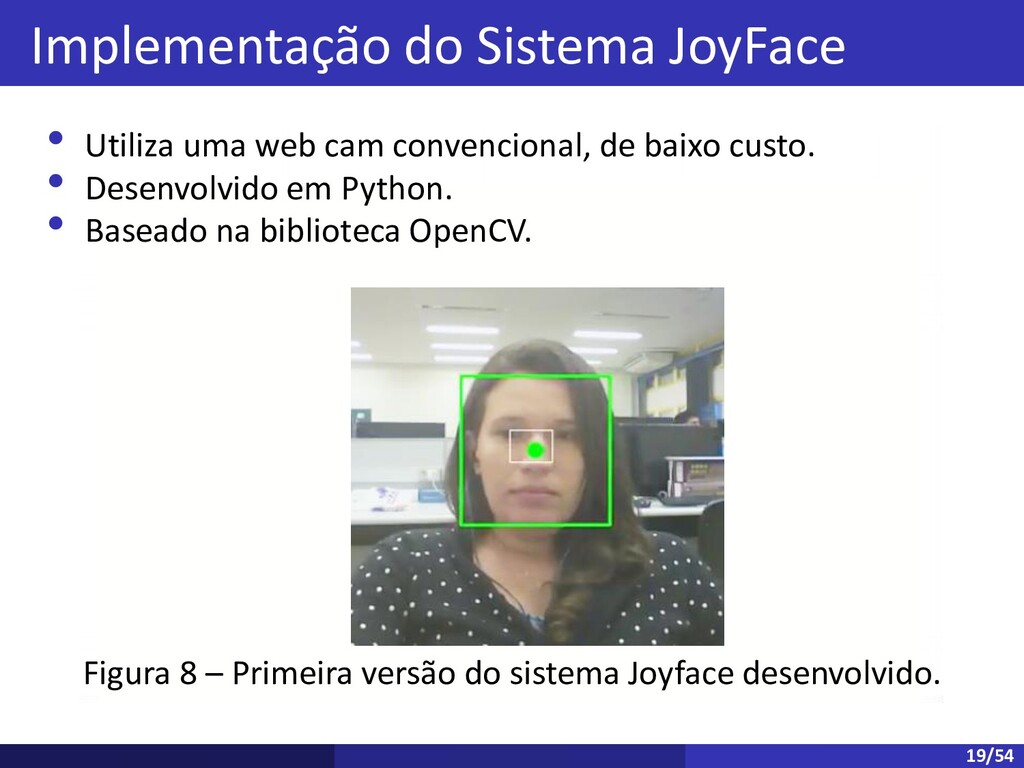
  12. Implementação do Sistema JoyFace • Utiliza uma web cam convencional,

    de baixo custo. • Desenvolvido em Python. • Baseado na biblioteca OpenCV. Figura 8 – Primeira versão do sistema Joyface desenvolvido. 19/54
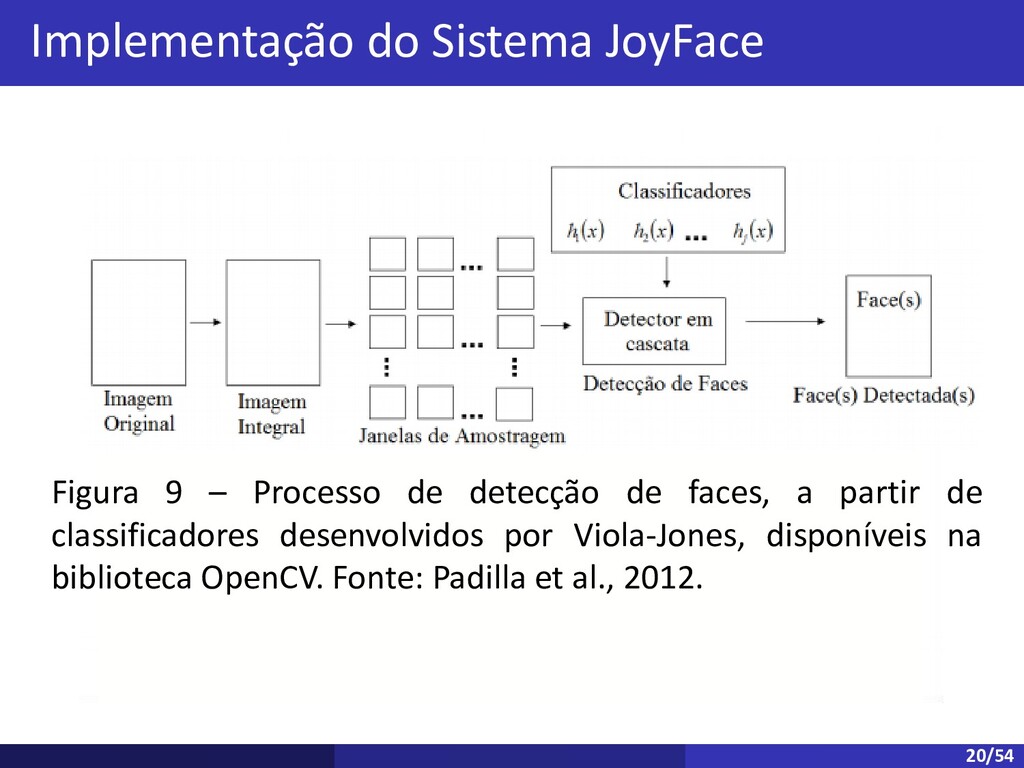
  13. Figura 9 – Processo de detecção de faces, a partir

    de classificadores desenvolvidos por Viola-Jones, disponíveis na biblioteca OpenCV. Fonte: Padilla et al., 2012. Implementação do Sistema JoyFace 20/54
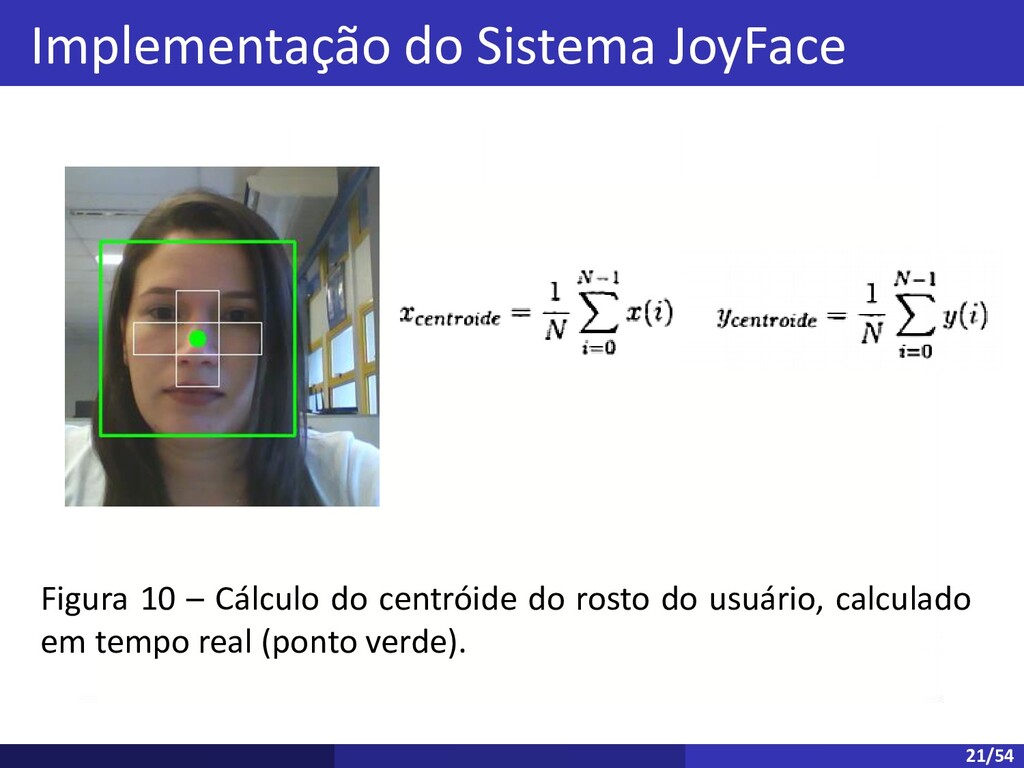
  14. Figura 10 – Cálculo do centróide do rosto do usuário,

    calculado em tempo real (ponto verde). Implementação do Sistema JoyFace 21/54
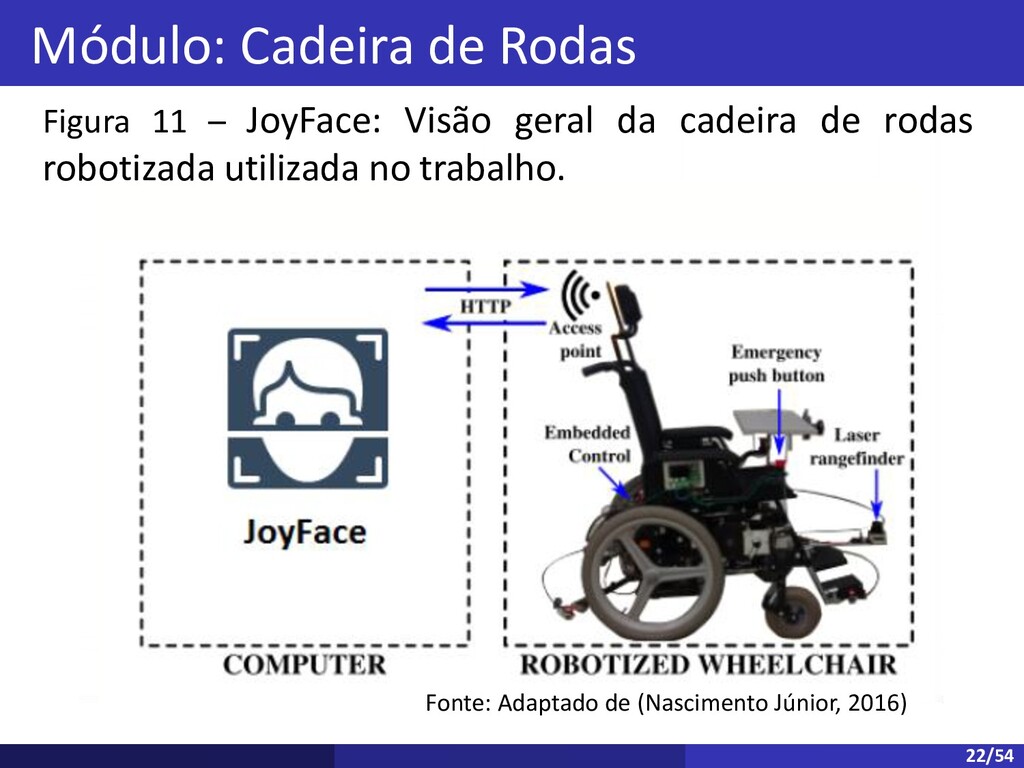
  15. Módulo: Cadeira de Rodas Figura 11 – JoyFace: Visão geral

    da cadeira de rodas robotizada utilizada no trabalho. Fonte: Adaptado de (Nascimento Júnior, 2016) 22/54
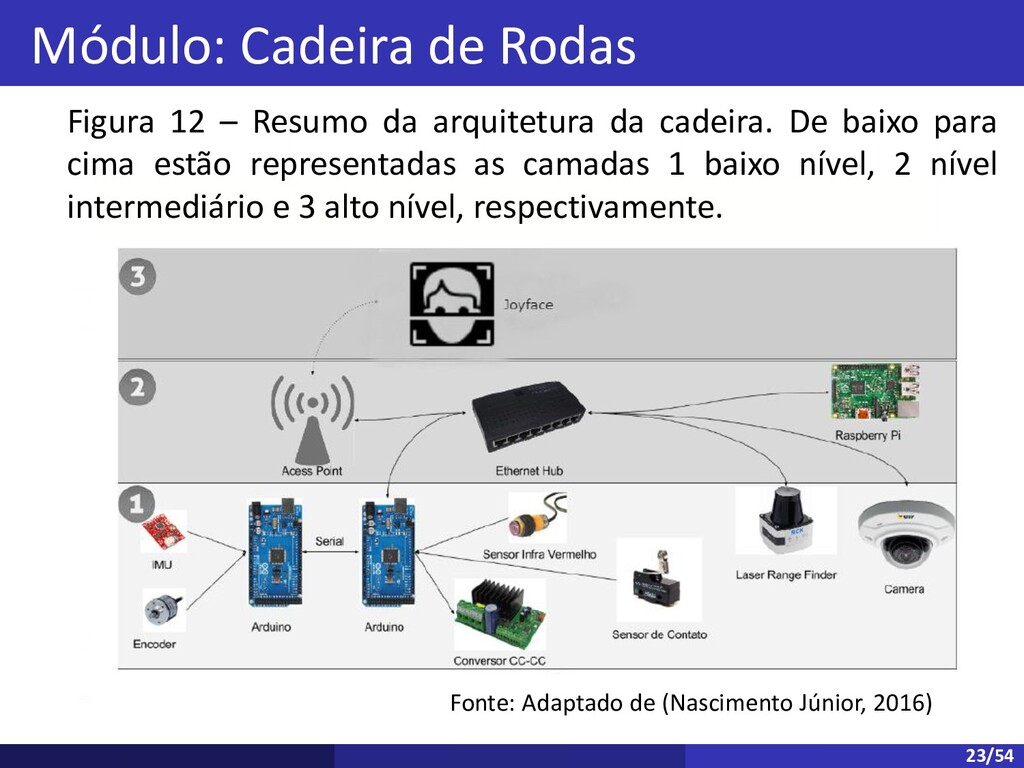
  16. Módulo: Cadeira de Rodas Figura 12 – Resumo da arquitetura

    da cadeira. De baixo para cima estão representadas as camadas 1 baixo nível, 2 nível intermediário e 3 alto nível, respectivamente. Fonte: Adaptado de (Nascimento Júnior, 2016) 23/54
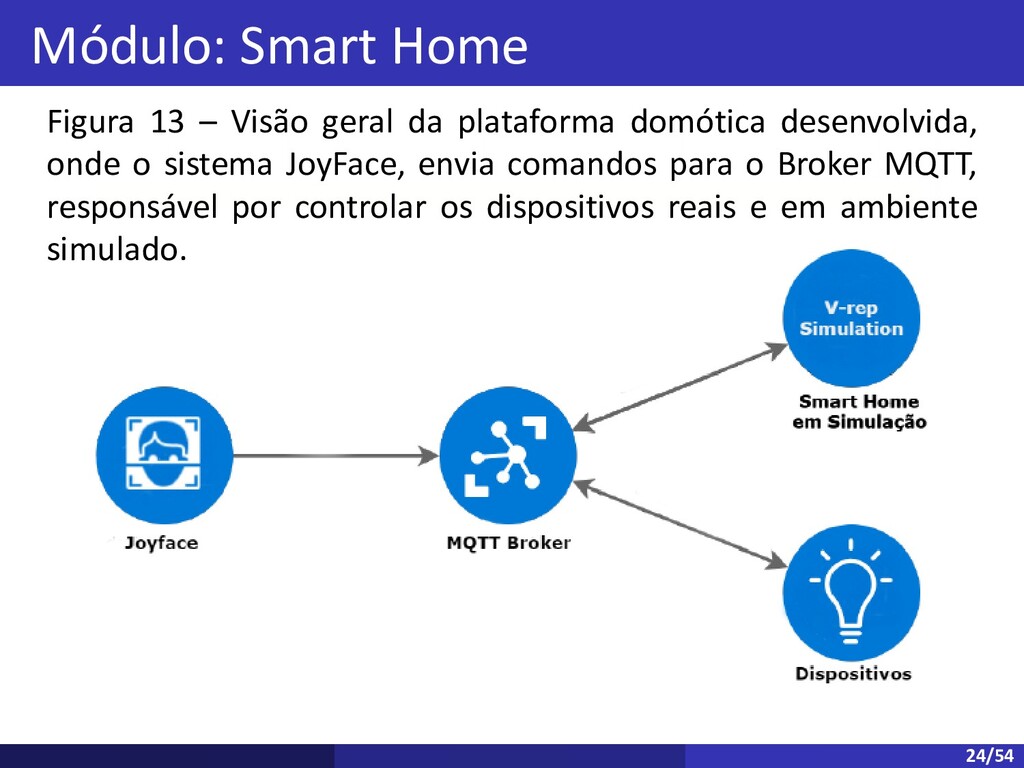
  17. Módulo: Smart Home Figura 13 – Visão geral da plataforma

    domótica desenvolvida, onde o sistema JoyFace, envia comandos para o Broker MQTT, responsável por controlar os dispositivos reais e em ambiente simulado. 24/54
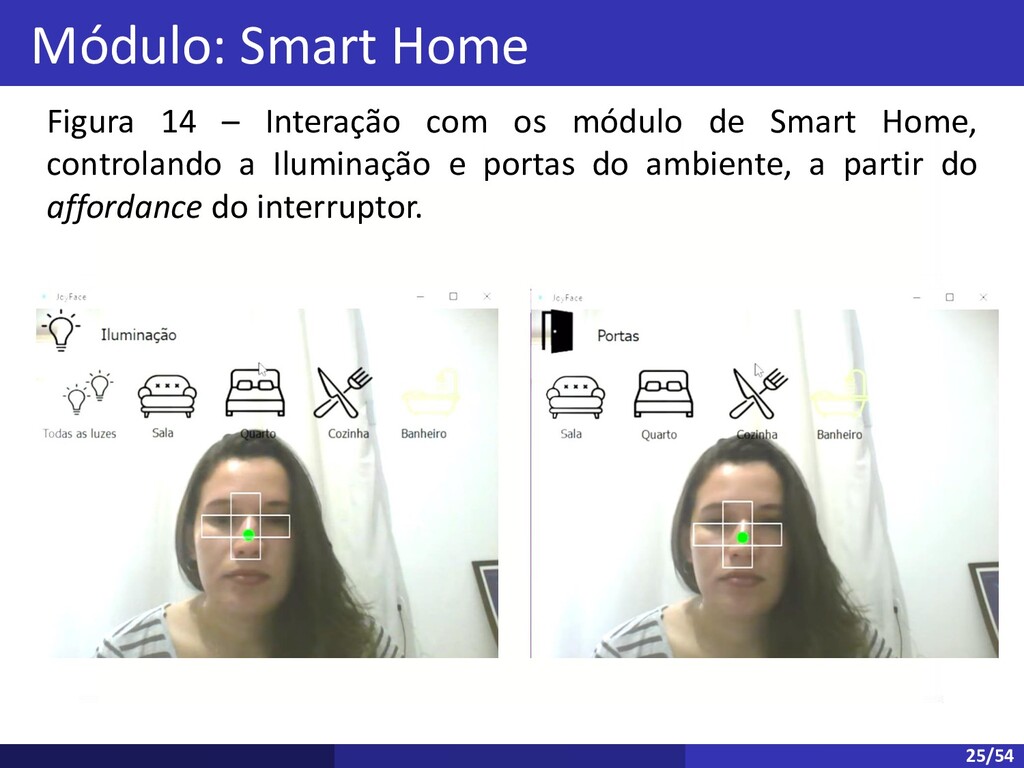
  18. Módulo: Smart Home Figura 14 – Interação com os módulo

    de Smart Home, controlando a Iluminação e portas do ambiente, a partir do affordance do interruptor. 25/54
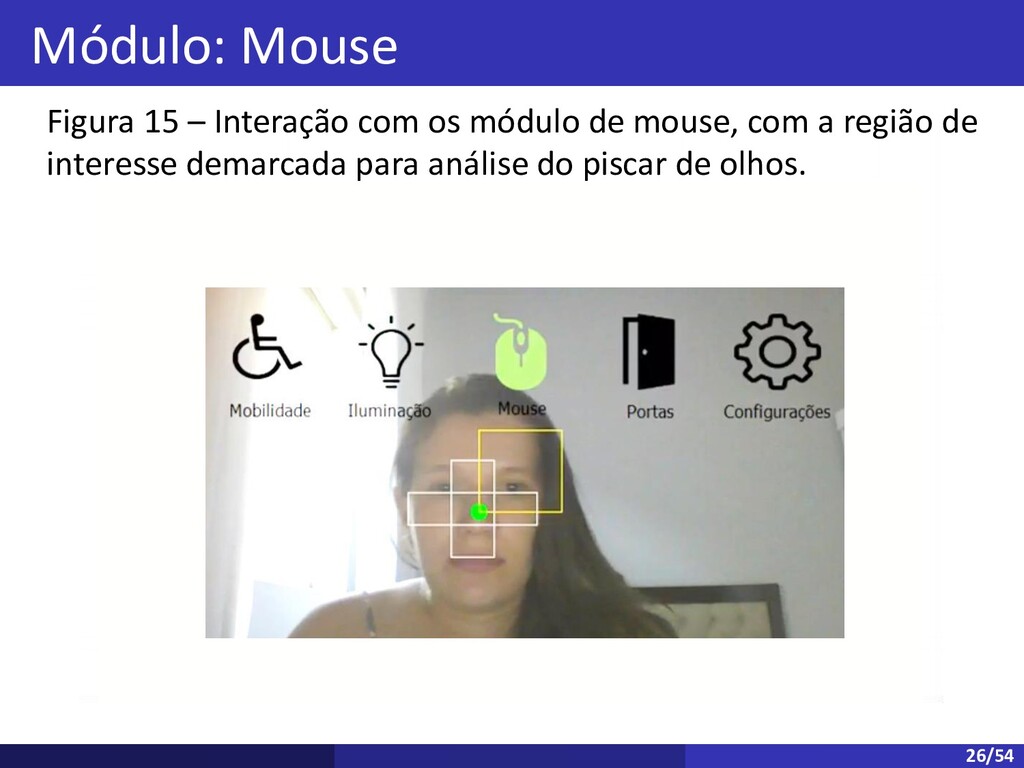
  19. Módulo: Mouse Figura 15 – Interação com os módulo de

    mouse, com a região de interesse demarcada para análise do piscar de olhos. 26/54
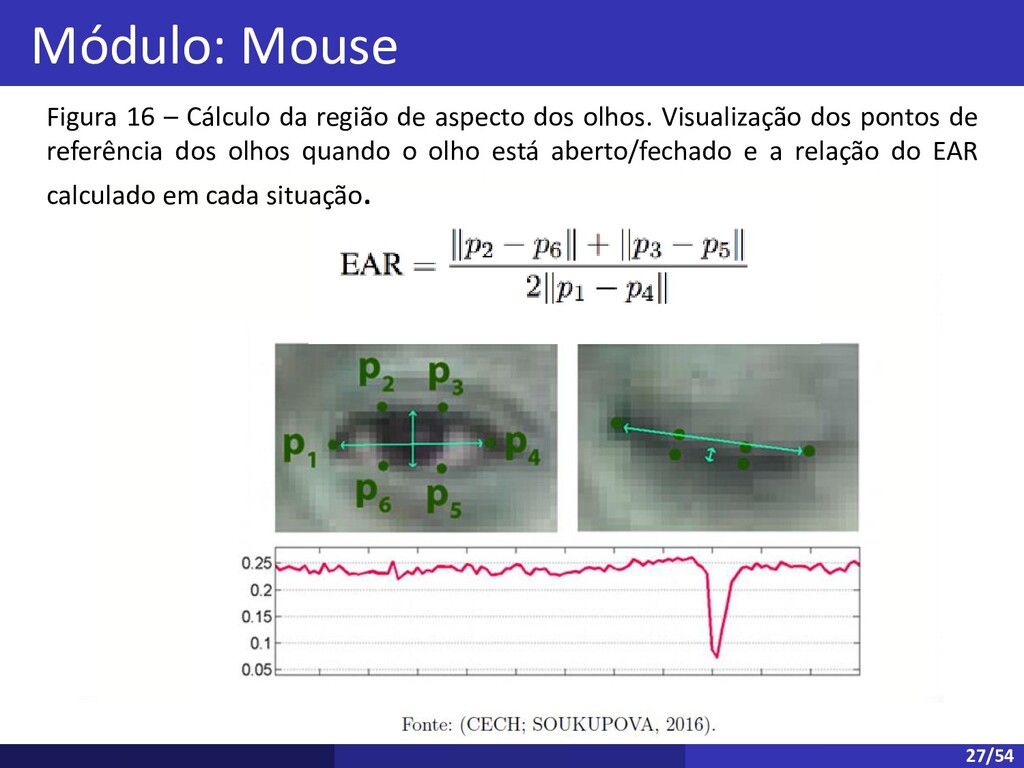
  20. Módulo: Mouse Figura 16 – Cálculo da região de aspecto

    dos olhos. Visualização dos pontos de referência dos olhos quando o olho está aberto/fechado e a relação do EAR calculado em cada situação. 27/54
  21. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 28/54
  22. Experimento: Cadeira de Rodas • Realizado com 10 voluntários, sem

    nenhum tipo de deficiência. • Análise comparativa das abordagens de navegação de cadeira de rodas: Joyface x Wheelie. O experimento foi dividido em três etapas: 1. Treinamento e ambientação com as interfaces Joyface/Wheelie. 2. Navegação para coleta de dados quantitativos. 3. Questionário para coleta de dados qualitativos (demanda mental, demanda física, segurança e facilidade de uso). 29/54
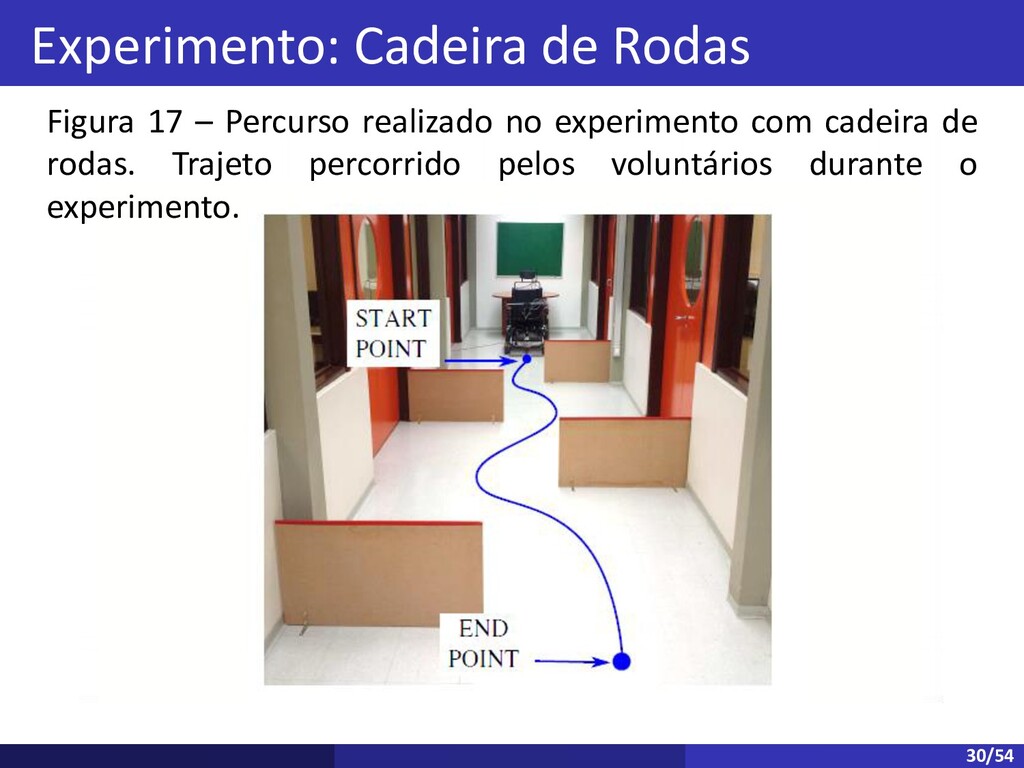
  23. Experimento: Cadeira de Rodas Figura 17 – Percurso realizado no

    experimento com cadeira de rodas. Trajeto percorrido pelos voluntários durante o experimento. 30/54
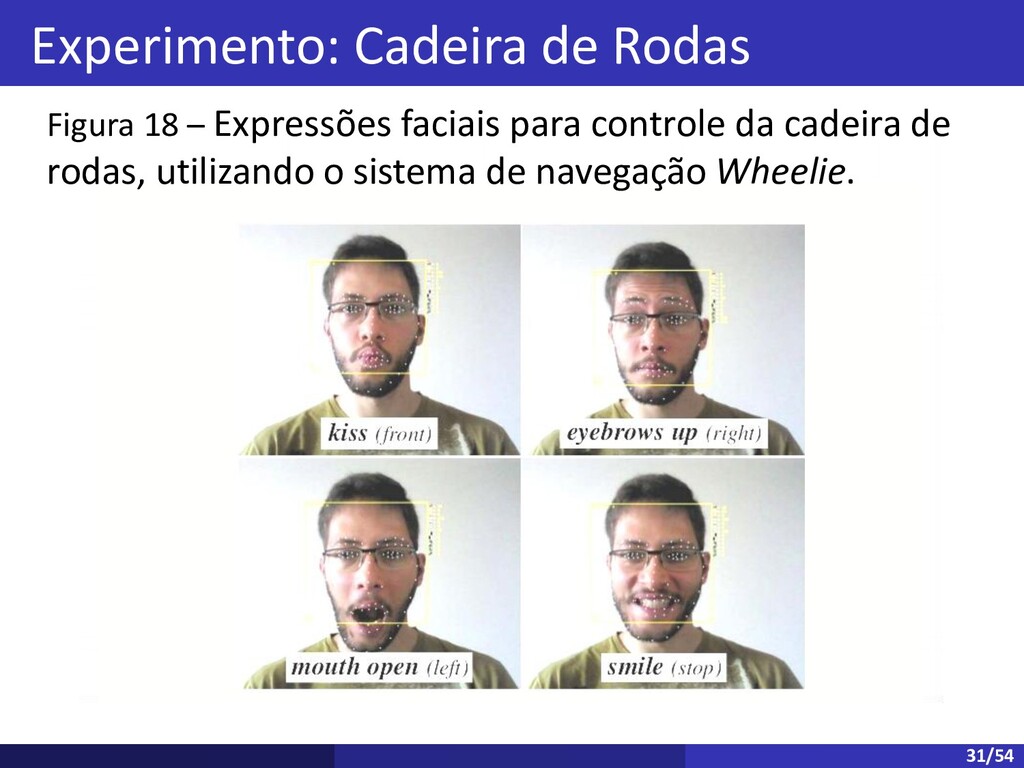
  24. Experimento: Cadeira de Rodas Figura 18 – Expressões faciais para

    controle da cadeira de rodas, utilizando o sistema de navegação Wheelie. 31/54
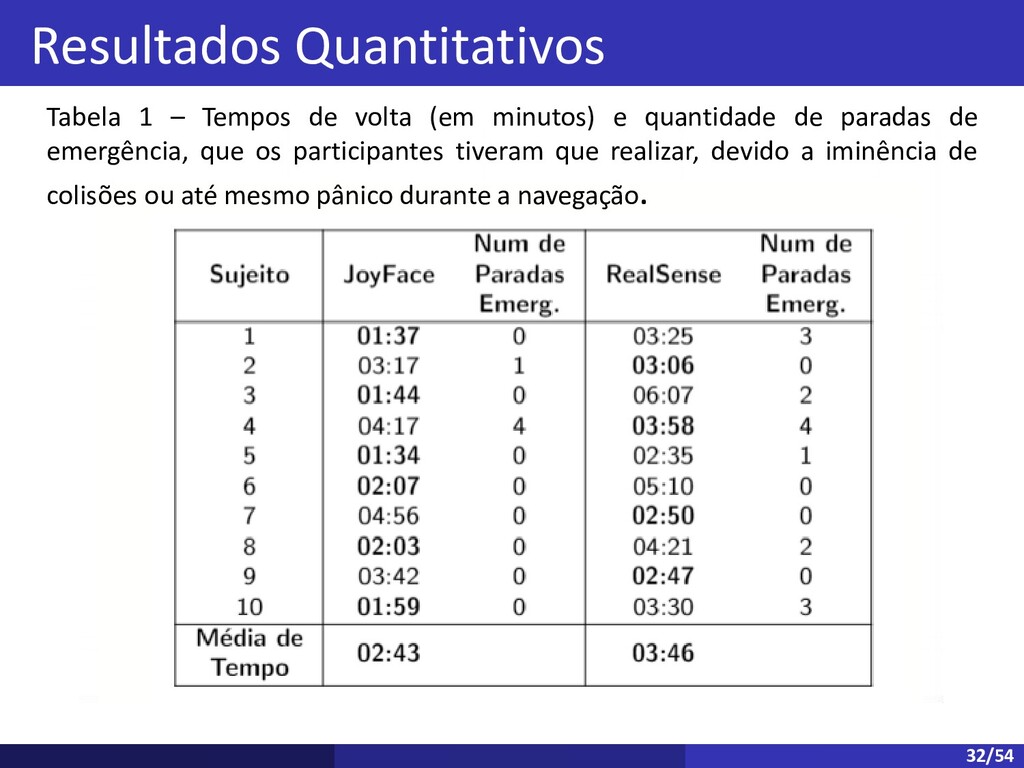
  25. Resultados Quantitativos Tabela 1 – Tempos de volta (em minutos)

    e quantidade de paradas de emergência, que os participantes tiveram que realizar, devido a iminência de colisões ou até mesmo pânico durante a navegação. 32/54
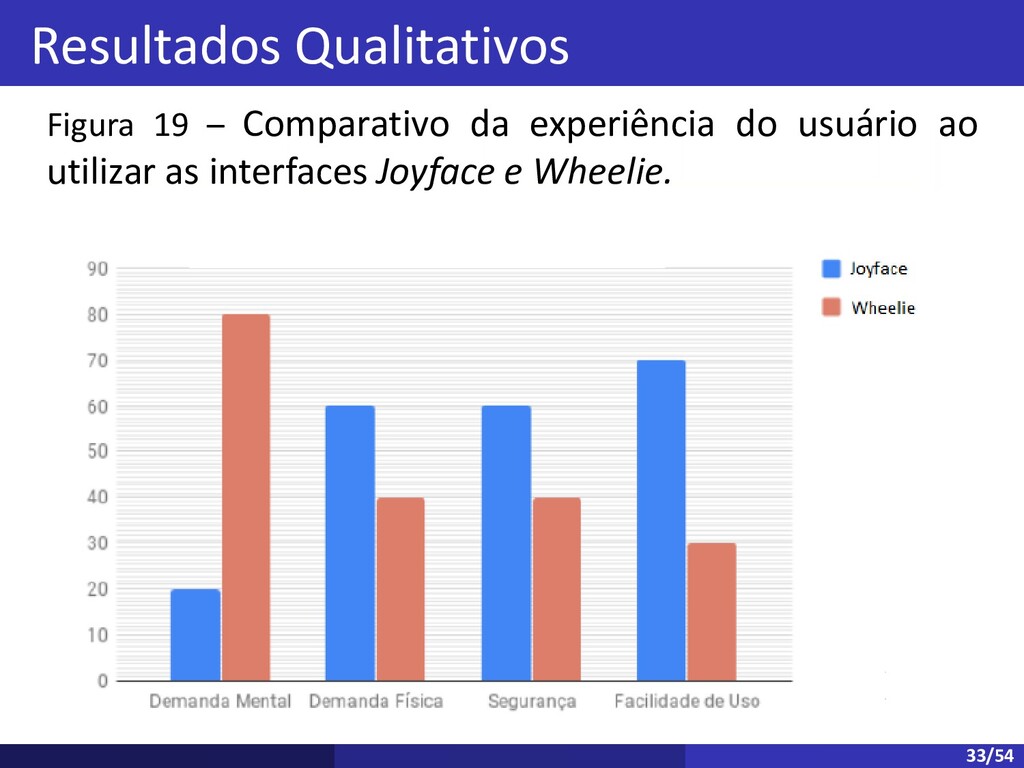
  26. Resultados Qualitativos Figura 19 – Comparativo da experiência do usuário

    ao utilizar as interfaces Joyface e Wheelie. 33/54
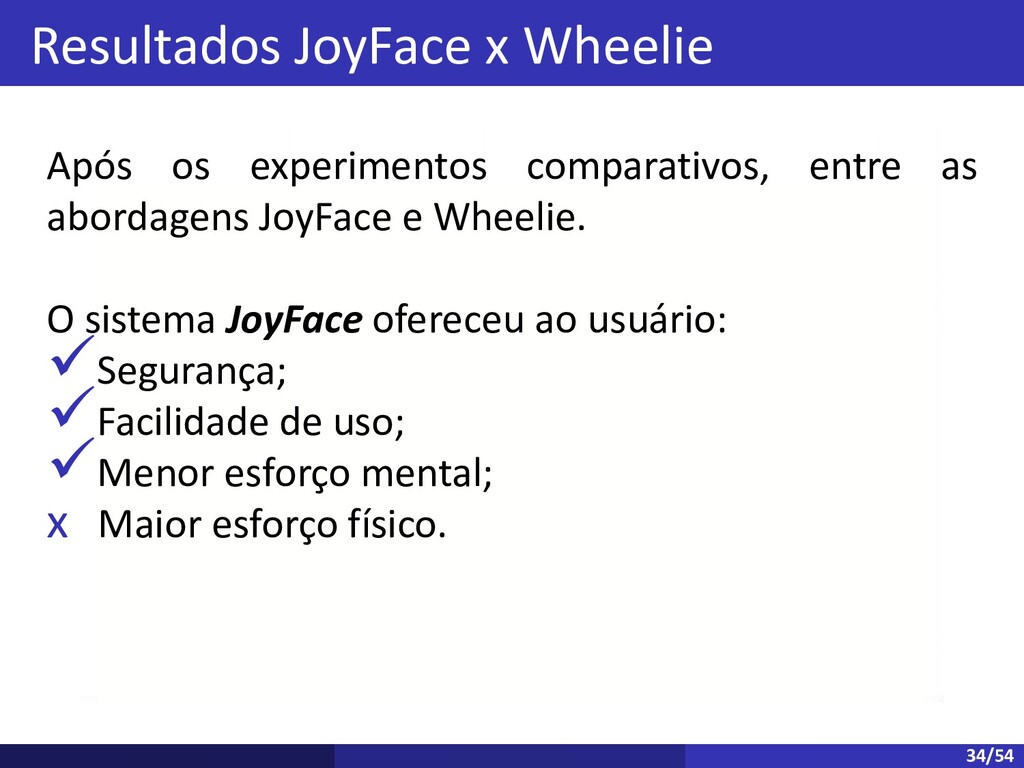
  27. Resultados JoyFace x Wheelie Após os experimentos comparativos, entre as

    abordagens JoyFace e Wheelie. O sistema JoyFace ofereceu ao usuário: Segurança; Facilidade de uso; Menor esforço mental; x Maior esforço físico. 34/54
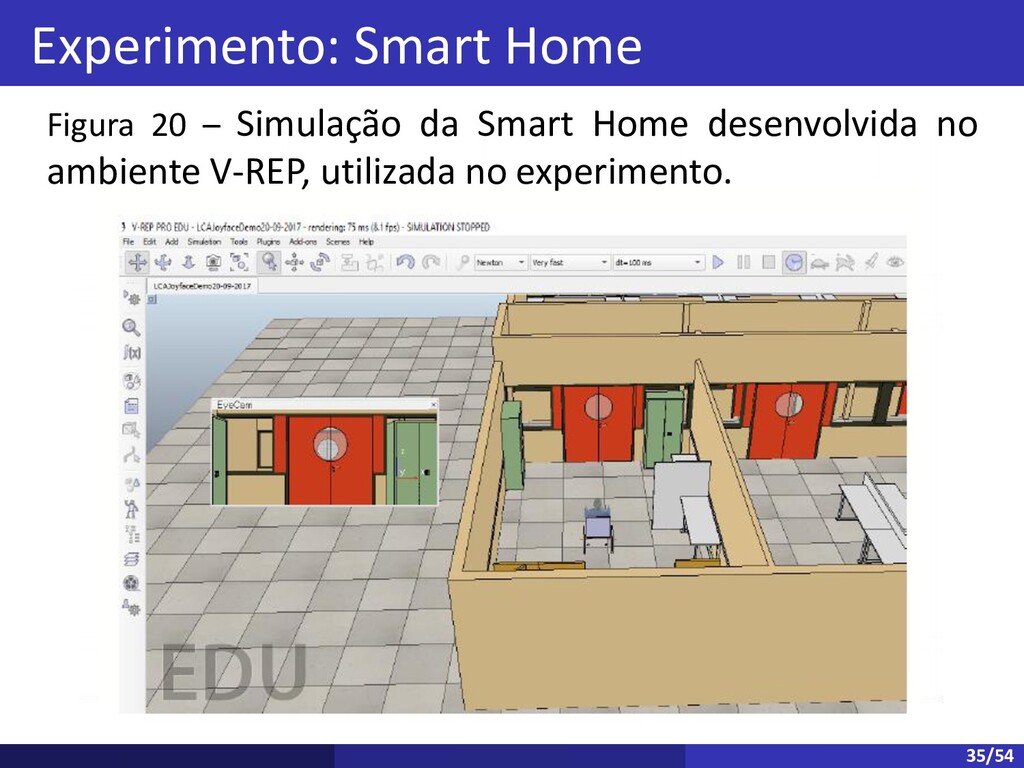
  28. Experimento: Smart Home Figura 20 – Simulação da Smart Home

    desenvolvida no ambiente V-REP, utilizada no experimento. 35/54
  29. Experimento: Smart Home • O experimento de avaliação de usabilidade.

    • Foi realizado com 12 voluntários, sem nenhum tipo de deficiência. • Tarefa A: Ligar e desligar luzes do ambiente. • Tarefa B: Abrir e fechar portas do ambiente. O experimento foi dividido em três etapas: 1. Treinamento e ambientação com a interface Joyface. 2. Realização das Tarefas A para controlar luzes e B para controlar as portas do ambiente. 3. Questionário a respeito da experiência de uso (nível de dificuldade, lembrança de comandos e índice de erros) . 36/54
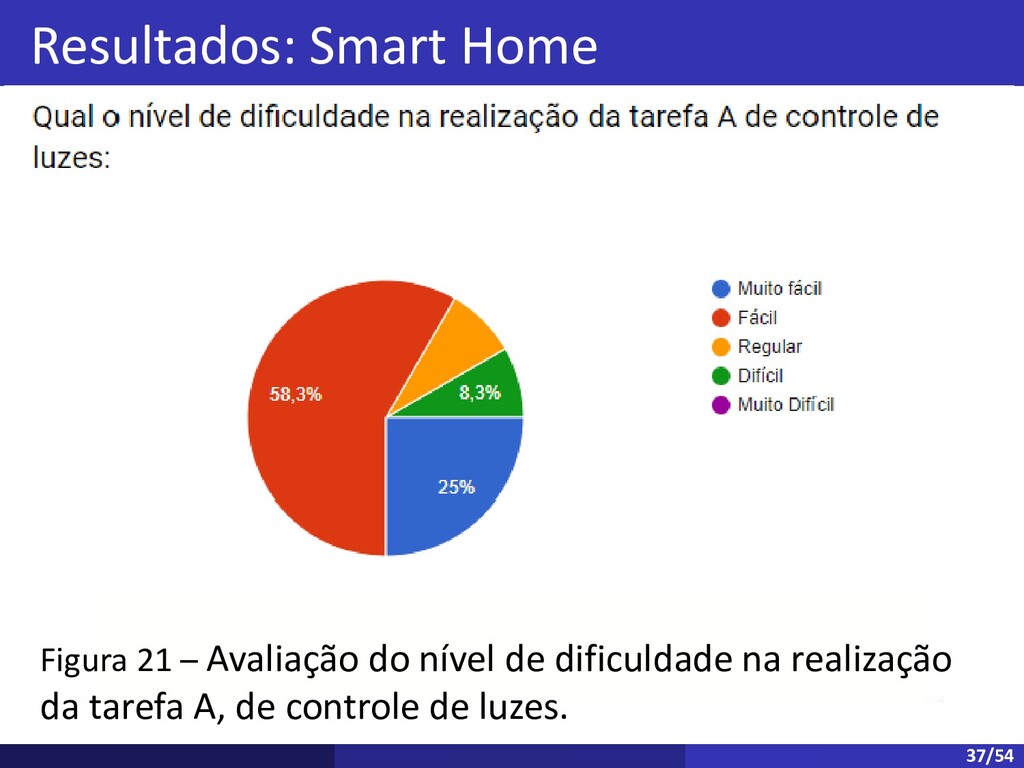
  30. Resultados: Smart Home Figura 21 – Avaliação do nível de

    dificuldade na realização da tarefa A, de controle de luzes. 37/54
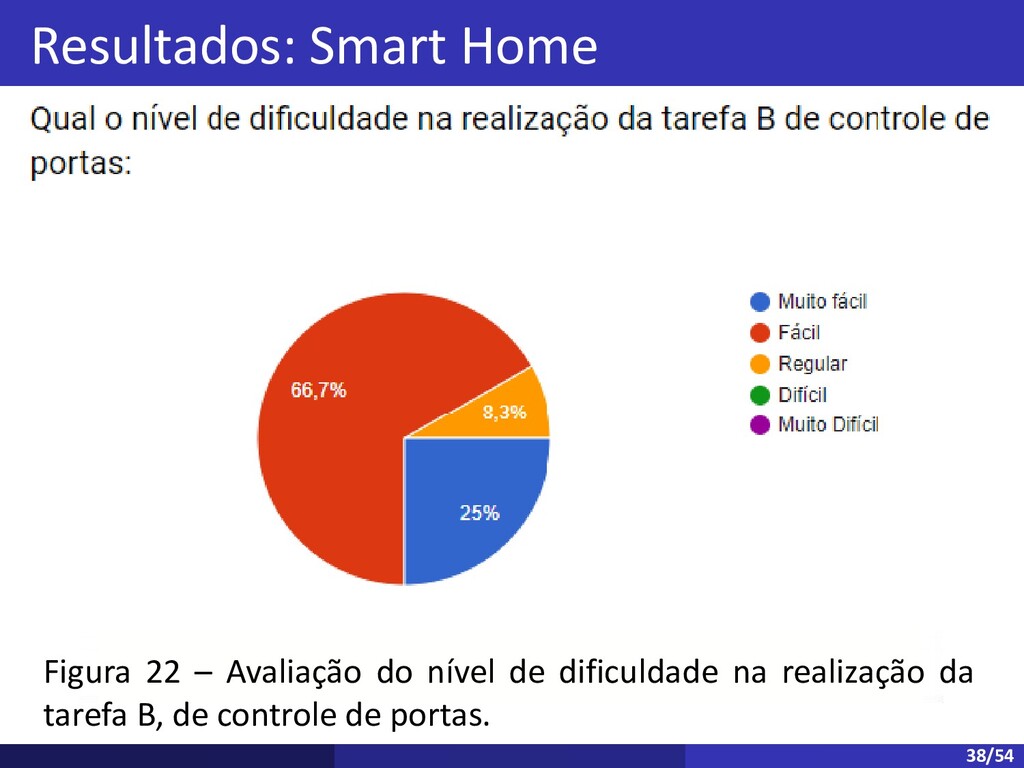
  31. Resultados: Smart Home Figura 22 – Avaliação do nível de

    dificuldade na realização da tarefa B, de controle de portas. 38/54
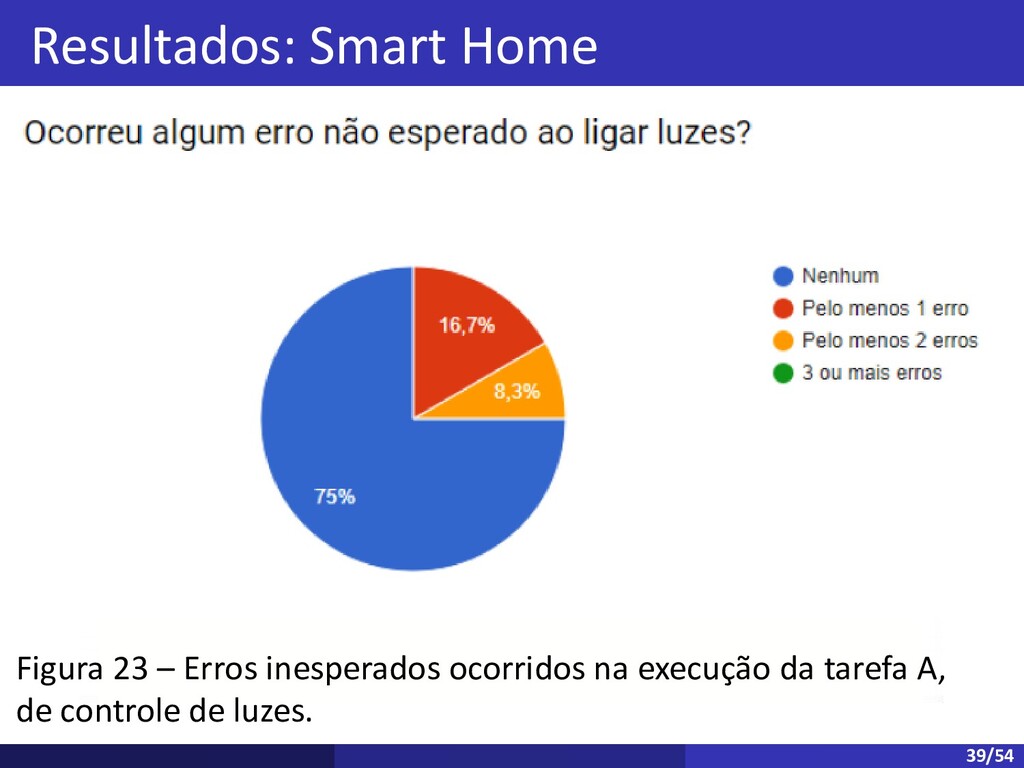
  32. Resultados: Smart Home Figura 23 – Erros inesperados ocorridos na

    execução da tarefa A, de controle de luzes. 39/54
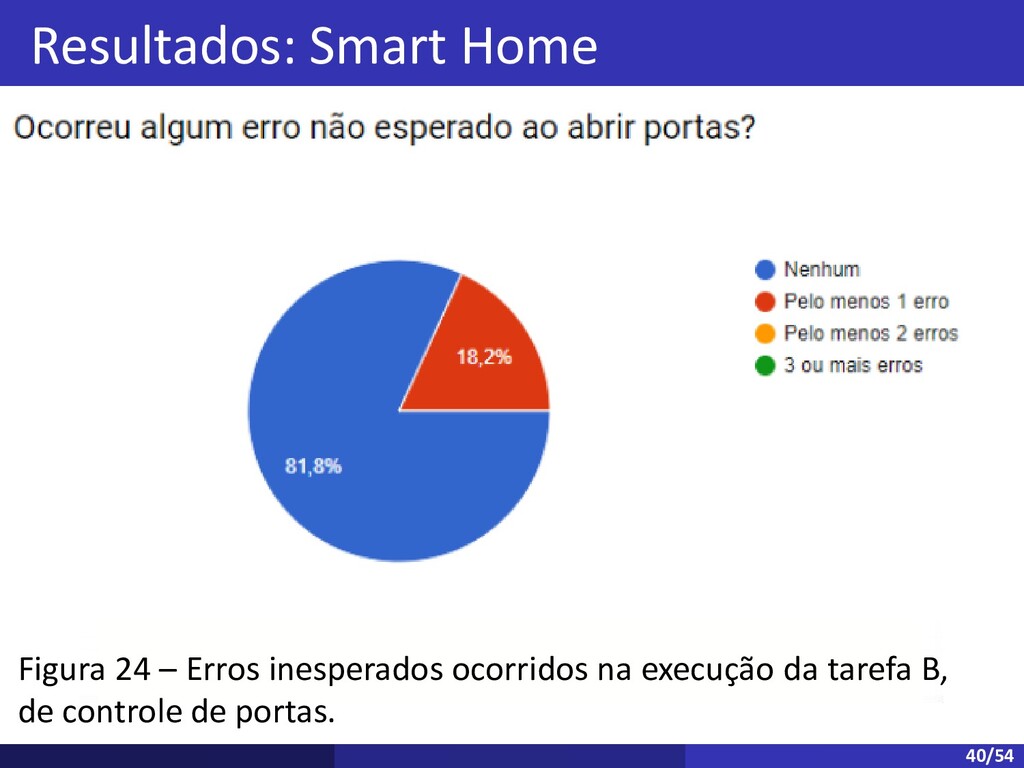
  33. Resultados: Smart Home Figura 24 – Erros inesperados ocorridos na

    execução da tarefa B, de controle de portas. 40/54
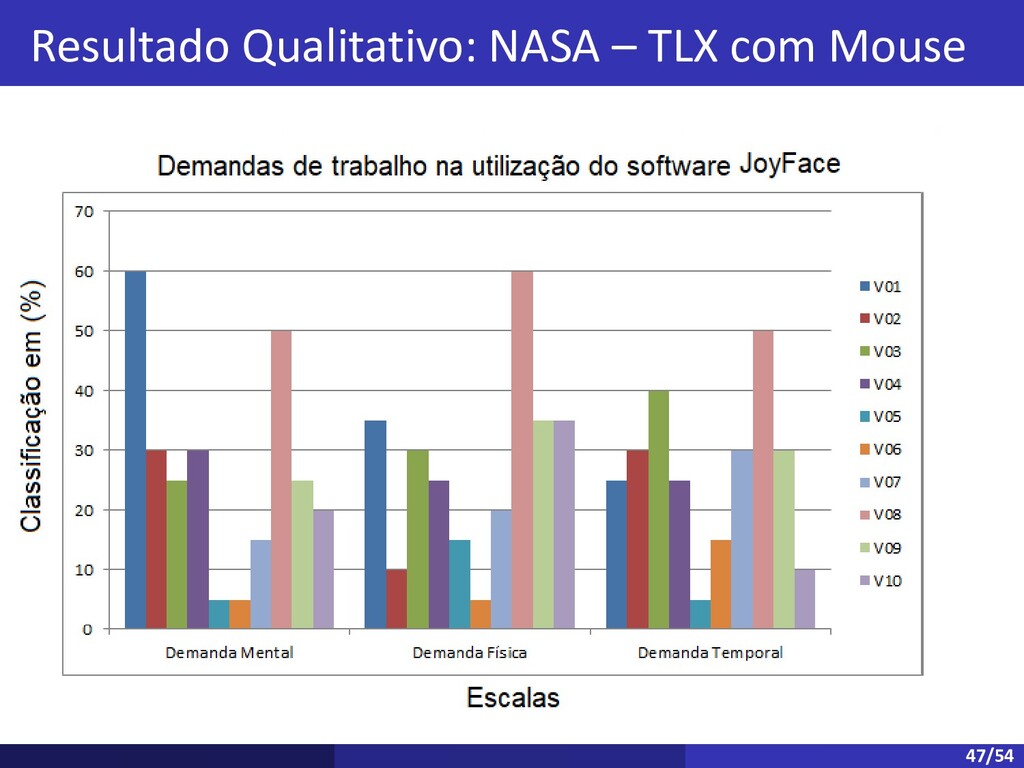
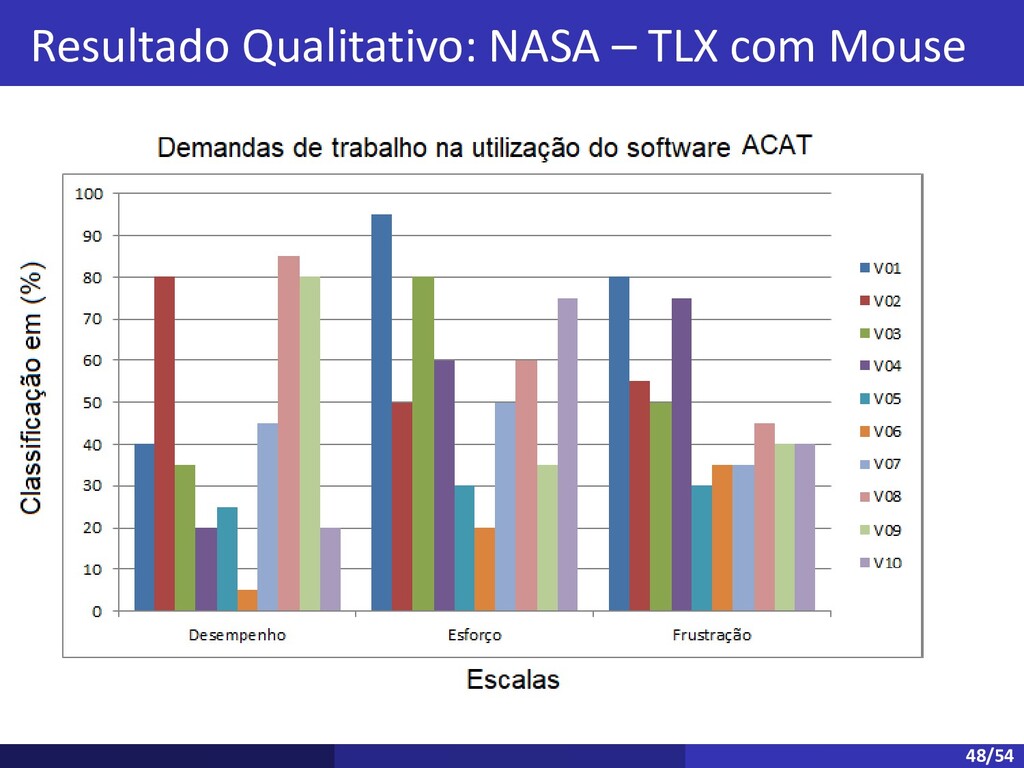
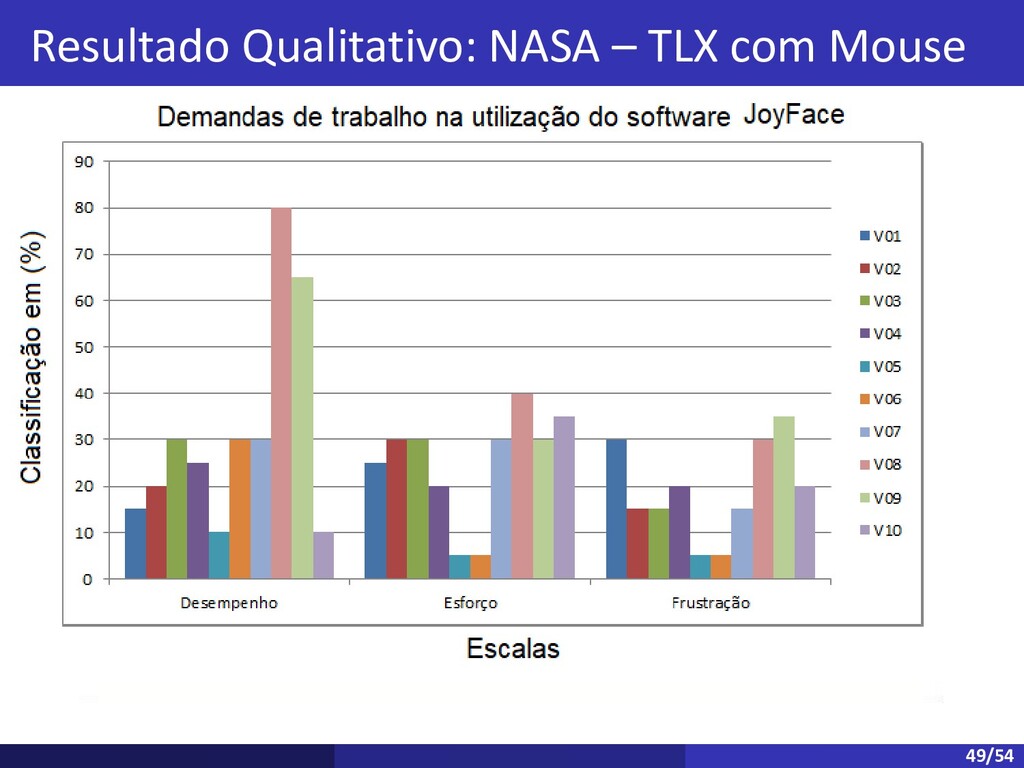
  34. Experimento: NASA – TLX com Mouse • Experimento baseado na

    metodologia NASA Task Load. • Avalia a carga de trabalho na realização de tarefas. • Foi realizado com 10 voluntários, sem nenhum tipo de deficiência. • Comparativo entre o software Joyface e ACAT. O experimento foi dividido em três etapas: 1. Treinamento e ambientação com os softwares Joyface e ACAT. 2. Realização das duas etapas da tarefa: navegação do mouse e navegação e clique com o mouse 3. Questionário do NASA-TLX. 41/54
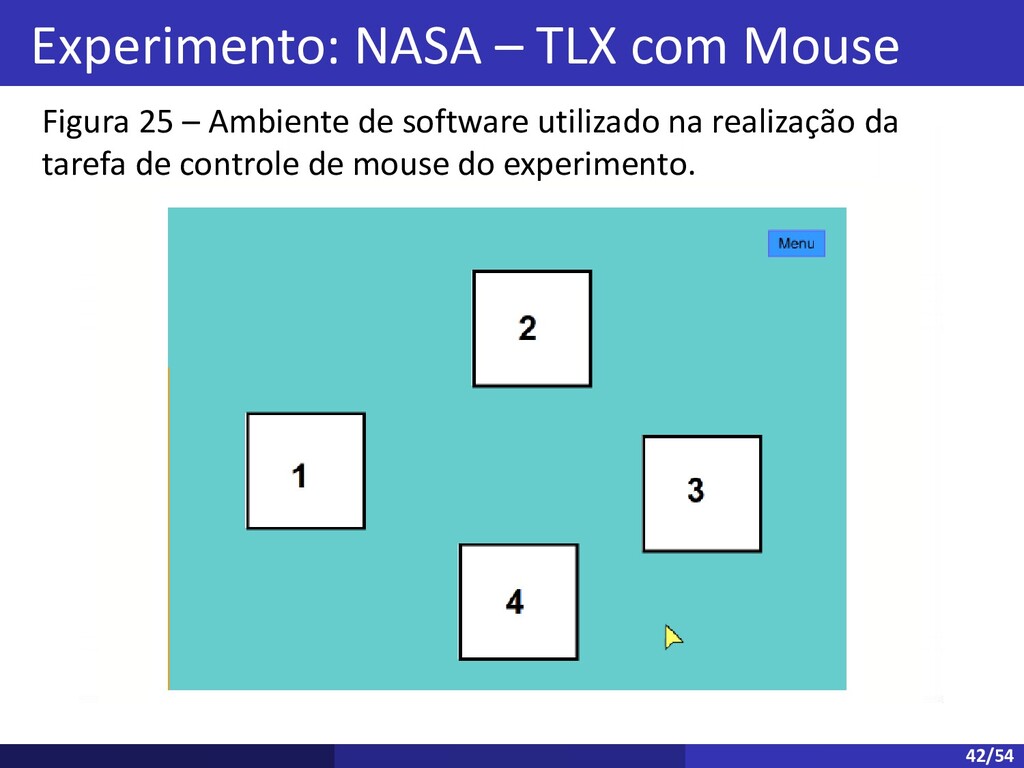
  35. Experimento: NASA – TLX com Mouse Figura 25 – Ambiente

    de software utilizado na realização da tarefa de controle de mouse do experimento. 42/54
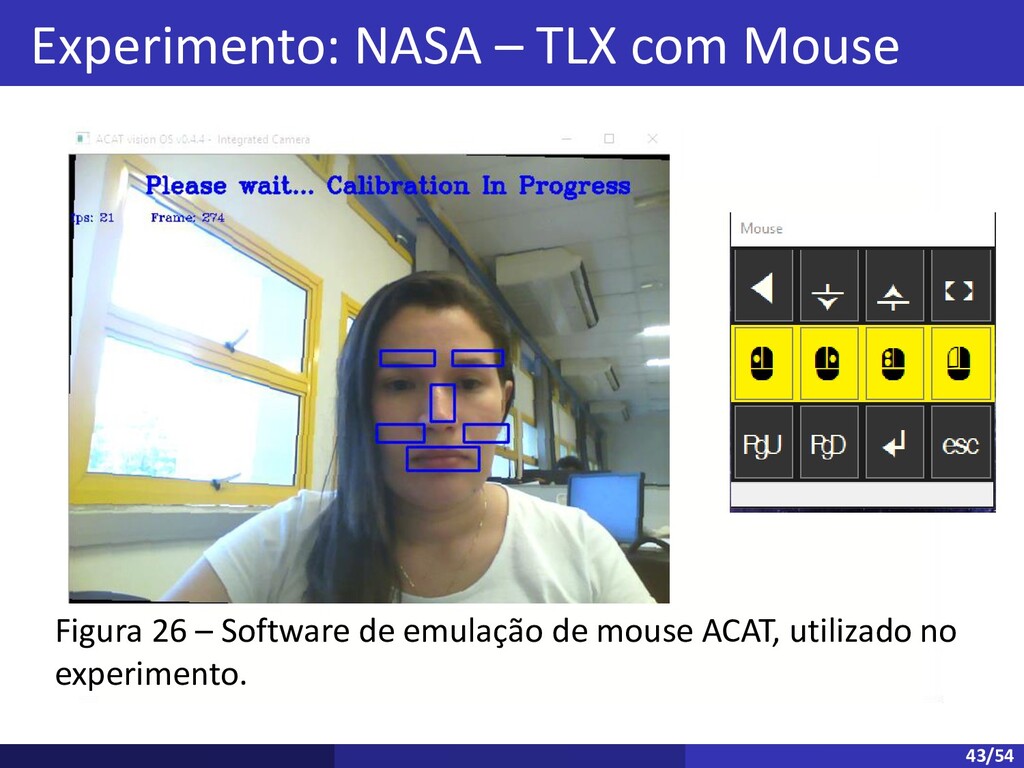
  36. Experimento: NASA – TLX com Mouse Figura 26 – Software

    de emulação de mouse ACAT, utilizado no experimento. 43/54
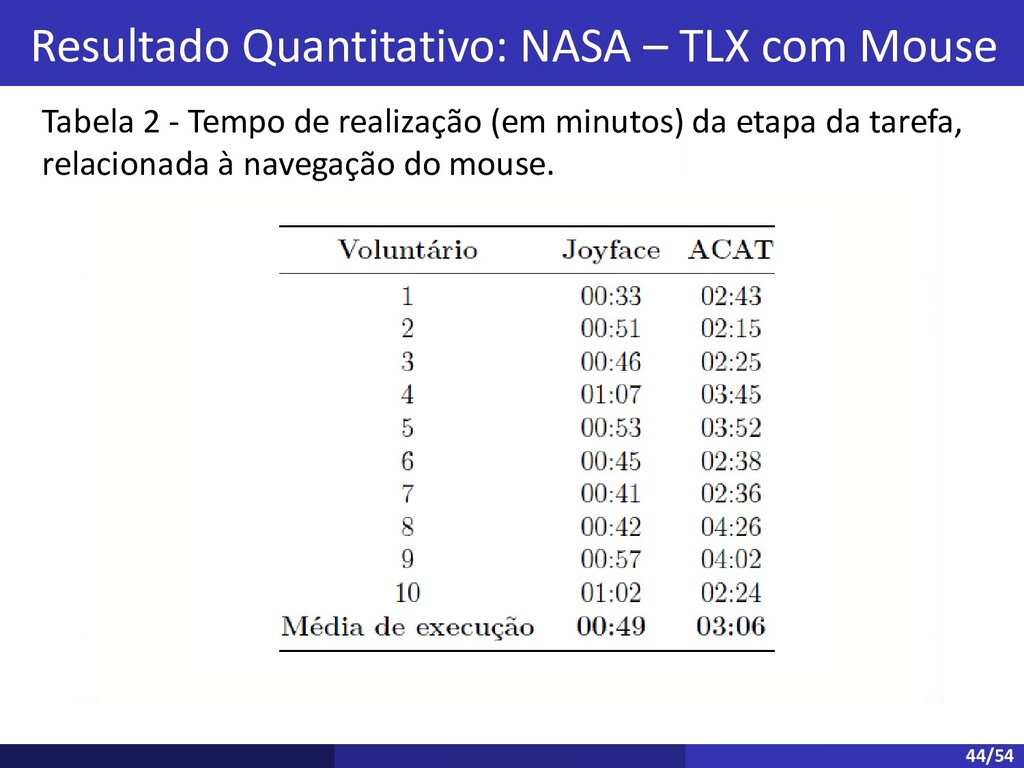
  37. Resultado Quantitativo: NASA – TLX com Mouse Tabela 2 -

    Tempo de realização (em minutos) da etapa da tarefa, relacionada à navegação do mouse. 44/54
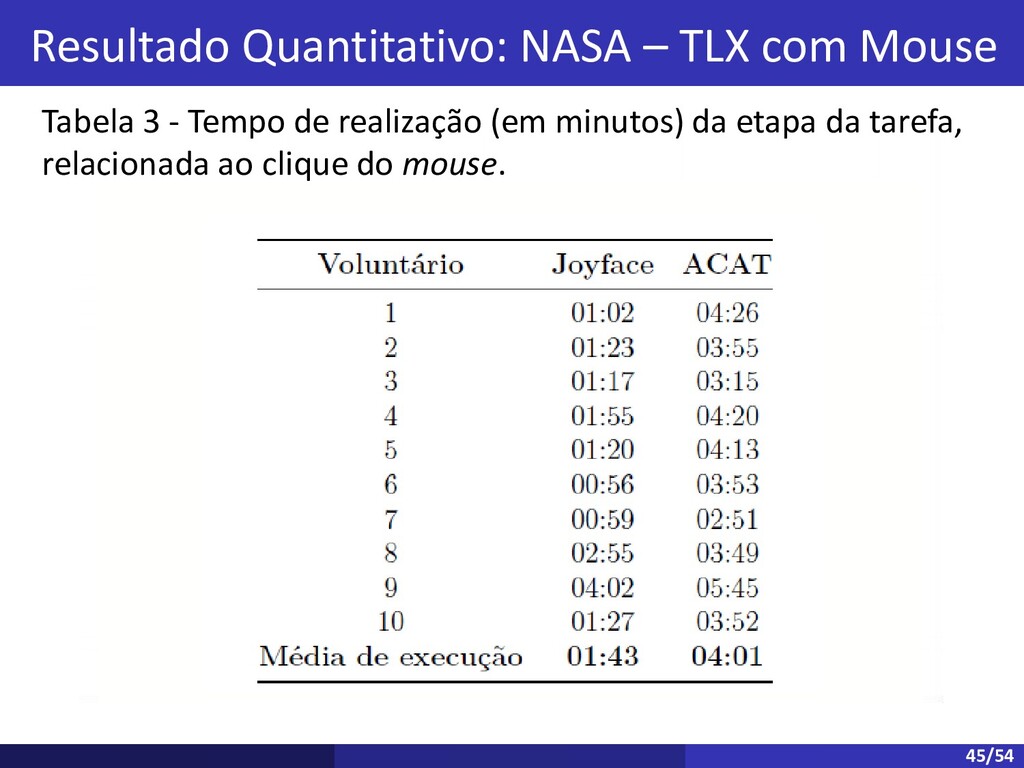
  38. Resultado Quantitativo: NASA – TLX com Mouse Tabela 3 -

    Tempo de realização (em minutos) da etapa da tarefa, relacionada ao clique do mouse. 45/54
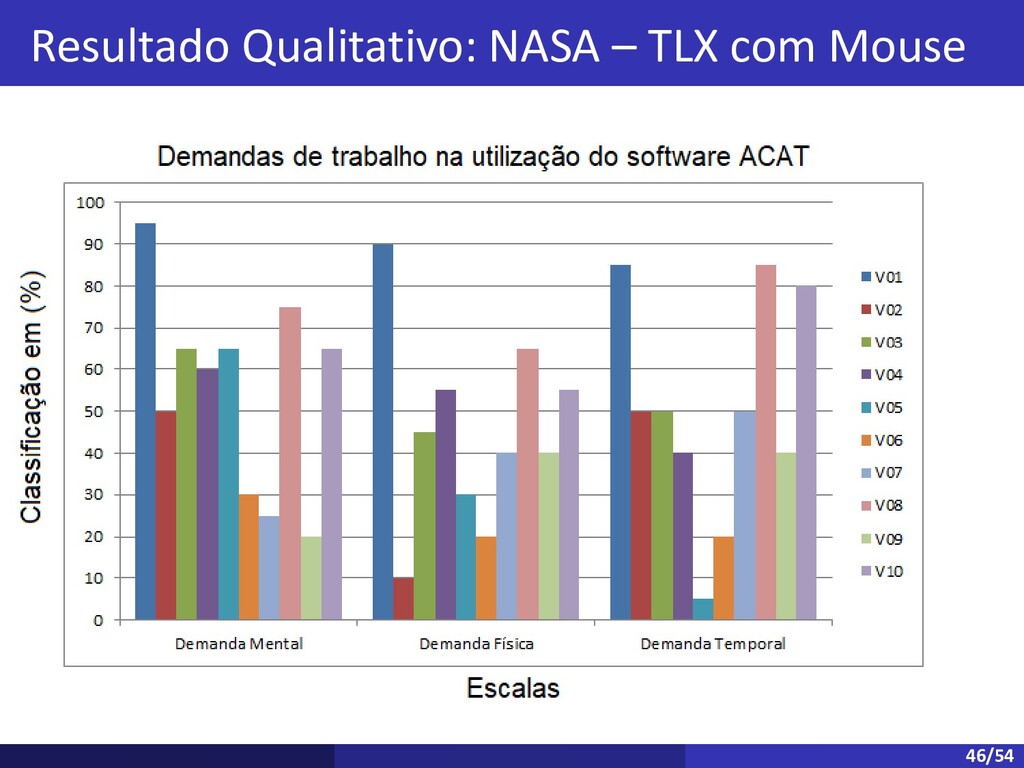
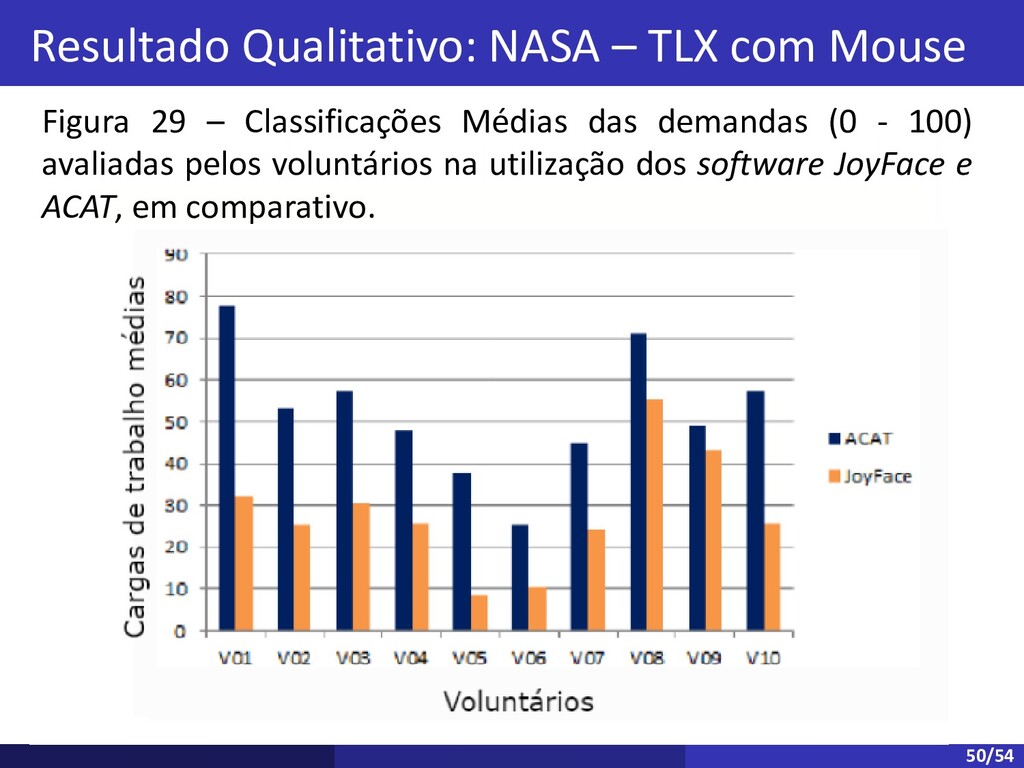
  39. Resultado Qualitativo: NASA – TLX com Mouse Figura 29 –

    Classificações Médias das demandas (0 - 100) avaliadas pelos voluntários na utilização dos software JoyFace e ACAT, em comparativo. 50/54
  40. Sumário Introdução Descrição do sistema Joyface Metodologia Revisão Bibliográfica Implementação

    do Sistema Experimentos realizados Conclusão e contribuições 51/54
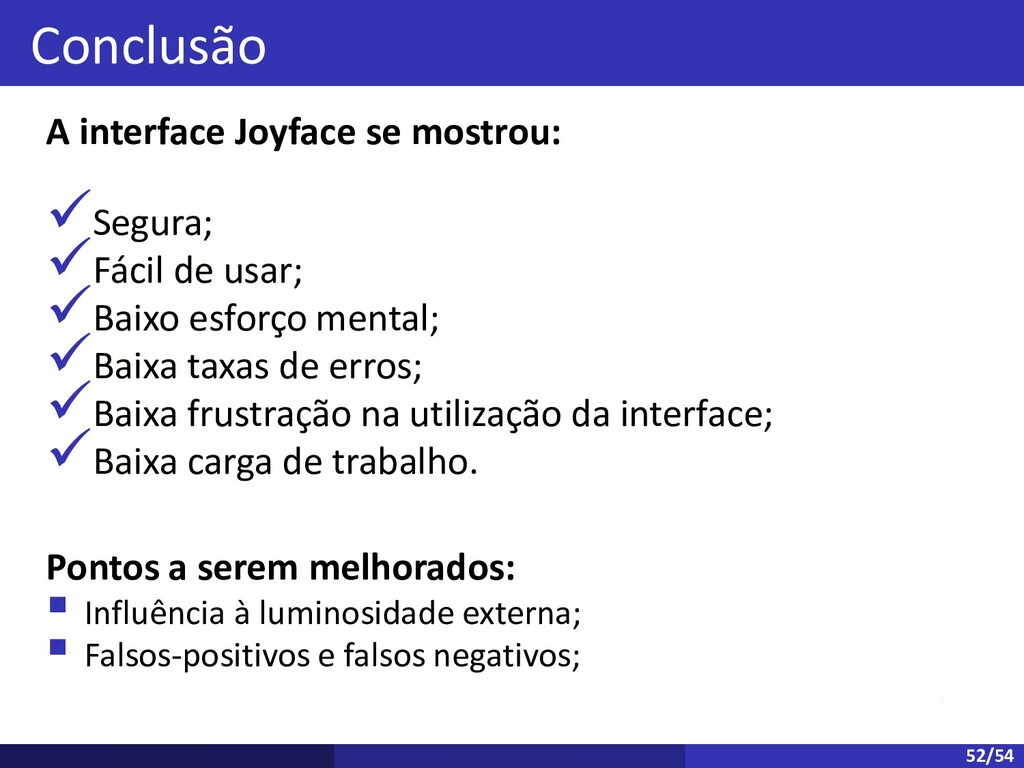
  41. Conclusão A interface Joyface se mostrou: Segura; Fácil de usar;

    Baixo esforço mental; Baixa taxas de erros; Baixa frustração na utilização da interface; Baixa carga de trabalho. Pontos a serem melhorados:  Influência à luminosidade externa;  Falsos-positivos e falsos negativos; 52/54
  42. Trabalhos Futuros • Adicionar um botão físico de emergência, que

    possa ser acionado através do queixo ou sip and puff, para ser utilizado em situações de perda de controle. • Implementar o sistema JoyFace em uma plataforma embarcada. 53/54
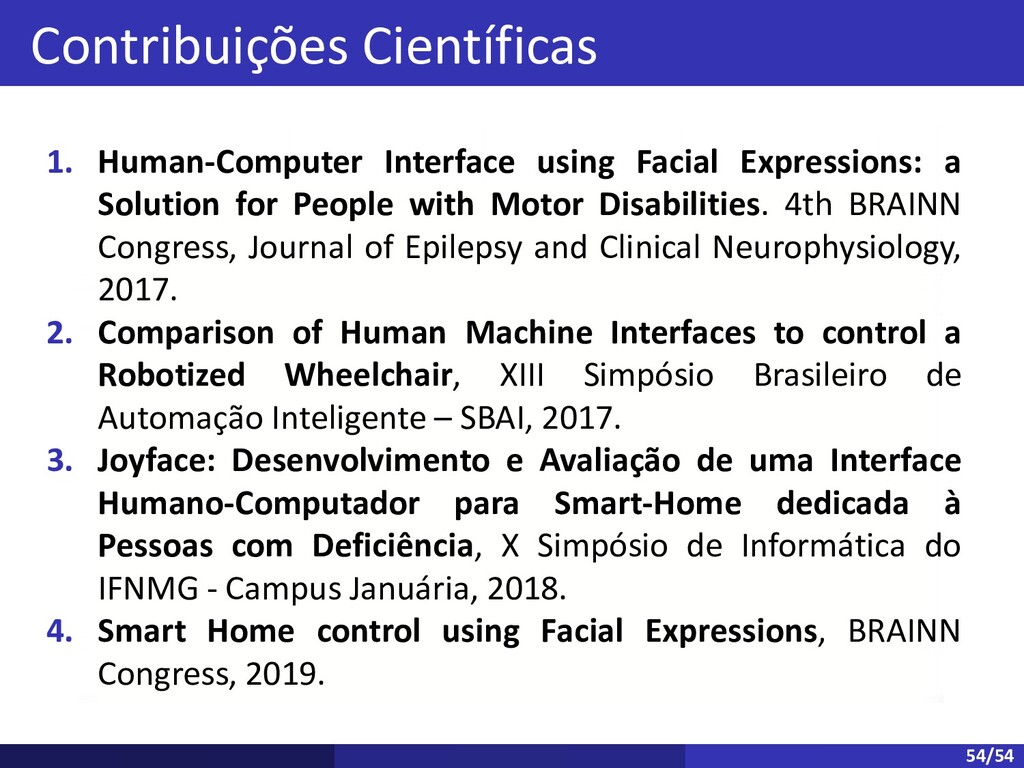
  43. Contribuições Científicas 1. Human-Computer Interface using Facial Expressions: a Solution

    for People with Motor Disabilities. 4th BRAINN Congress, Journal of Epilepsy and Clinical Neurophysiology, 2017. 2. Comparison of Human Machine Interfaces to control a Robotized Wheelchair, XIII Simpósio Brasileiro de Automação Inteligente – SBAI, 2017. 3. Joyface: Desenvolvimento e Avaliação de uma Interface Humano-Computador para Smart-Home dedicada à Pessoas com Deficiência, X Simpósio de Informática do IFNMG - Campus Januária, 2018. 4. Smart Home control using Facial Expressions, BRAINN Congress, 2019. 54/54