Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
ZephyrRTOSざっくり入門#2
Search
soburi
December 14, 2024
Technology
350
3
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
ZephyrRTOSざっくり入門#2
https://speakerdeck.com/tokitahiroshi/zephyrrtoszatukuriru-men
の続きです。
雑にシールドとかをつないでみます。
soburi
December 14, 2024
More Decks by soburi
See All by soburi
Community Activities In Japan
tokitahiroshi
0
120
ZephyrでWASMを動かして起きる色々なこと
tokitahiroshi
0
260
OSSJ CFP提出反省会
tokitahiroshi
0
210
Zephyr RTOS Tutorial & MeetUp @ OSC2025Tokyo/Spring 駒澤大学種月館
tokitahiroshi
1
1.2k
ZephyrRTOSざっくり入門
tokitahiroshi
4
1.5k
The_Features_of_ZephyrRTOS_and_the_project_operations.pdf
tokitahiroshi
1
150
KiCad 8.0 出ました。
tokitahiroshi
0
470
小江戸らぐ2024/2
tokitahiroshi
0
230
ZephyrRTOSで遊ぼう!
tokitahiroshi
0
860
Other Decks in Technology
See All in Technology
AI時代に必要な脅威モデリング― 変化の速度に負けない理解とリスク判断
masakane55
5
1.2k
【データ横丁主催】AI Agentがコンテキストを使って仕事をした後、何が残るのか― 組織の経験を次の判断に引き継ぐ「Agent Memory」
shisyu_gaku
2
340
FOSS4Gを活用した自治体業務DXの試み
470715
0
120
脆弱性診断って、何をしているの? 〜弱点を見つけて、会社の改善につなげるまで〜
keeg
0
560
全PRの83%が AIレビューだけでマージできるようになった開発組織は その後どうなったか @2026/10
athug
0
120
3つのアプローチで目指す チームを強くするAI駆動開発
thkt
0
130
組み立てて楽しむ AWS Blocks 入門
kmiya84377
0
220
AI駆動開発の時代になったのでトヨタ生産方式から見直す
terurou
3
4.6k
DWH の限界突破! AI エージェント向け爆速リアルタイムデータ基盤 ClickHouse
jozono
1
260
AI時代のAPI開発を加速する品質ガードレール / API Quality Guardrails in the AI Era
yokawasa
0
160
事業活動を AI Ready にする攻めと守りのデータエンジニアリング / data-engineering-for-ai-ready-business
pei0804
5
2k
味覇で作るパスタが美味い - 20261001_yabaubuki.dev
livesense
PRO
0
100
Featured
See All Featured
Getting science done with accelerated Python computing platforms
jacobtomlinson
2
520
The Anti-SEO Checklist Checklist. Pubcon Cyber Week
ryanjones
0
260
Test your architecture with Archunit
thirion
2
2.4k
Evolution of real-time – Irina Nazarova, EuRuKo, 2024
irinanazarova
9
1.6k
Intergalactic Javascript Robots from Outer Space
tanoku
273
27k
Fireside Chat
paigeccino
43
4.1k
Exploring the Power of Turbo Streams & Action Cable | RailsConf2023
kevinliebholz
37
6.6k
Rebuilding a faster, lazier Slack
samanthasiow
85
9.7k
The Straight Up "How To Draw Better" Workshop
denniskardys
239
140k
Google's AI Overviews - The New Search
badams
0
1.6k
Product Roadmaps are Hard
iamctodd
55
13k
Stewardship and Sustainability of Urban and Community Forests
pwiseman
0
540
Transcript
ZephyrRTOS ざっくり入門 #2 常田 裕士 秋葉原ロボット部 第148回勉強会 @ 秋葉原 ロボスタディオン
Hello Worldと Lチカを読む
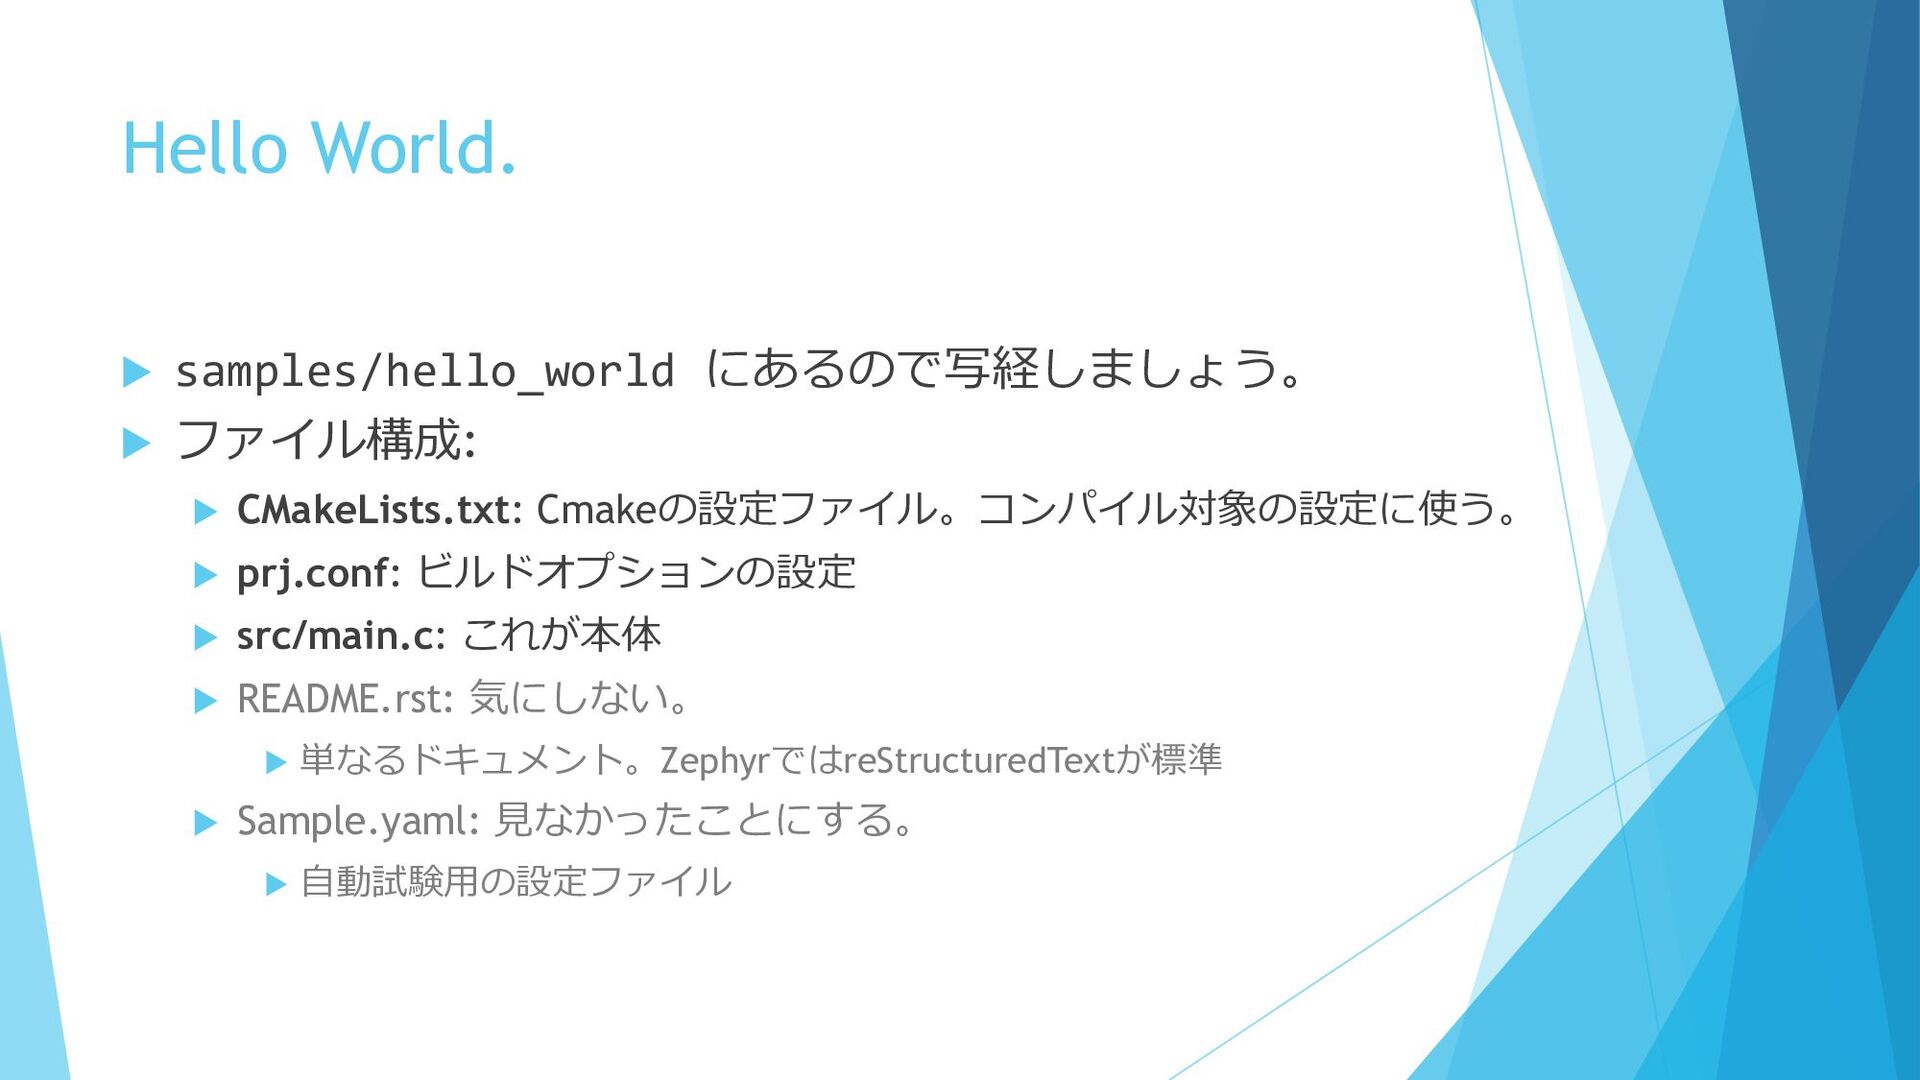
Hello World. samples/hello_world にあるので写経しましょう。 ファイル構成: CMakeLists.txt: Cmakeの設定ファイル。コンパイル対象の設定に使う。
prj.conf: ビルドオプションの設定 src/main.c: これが本体 README.rst: 気にしない。 単なるドキュメント。ZephyrではreStructuredTextが標準 Sample.yaml: 見なかったことにする。 自動試験用の設定ファイル
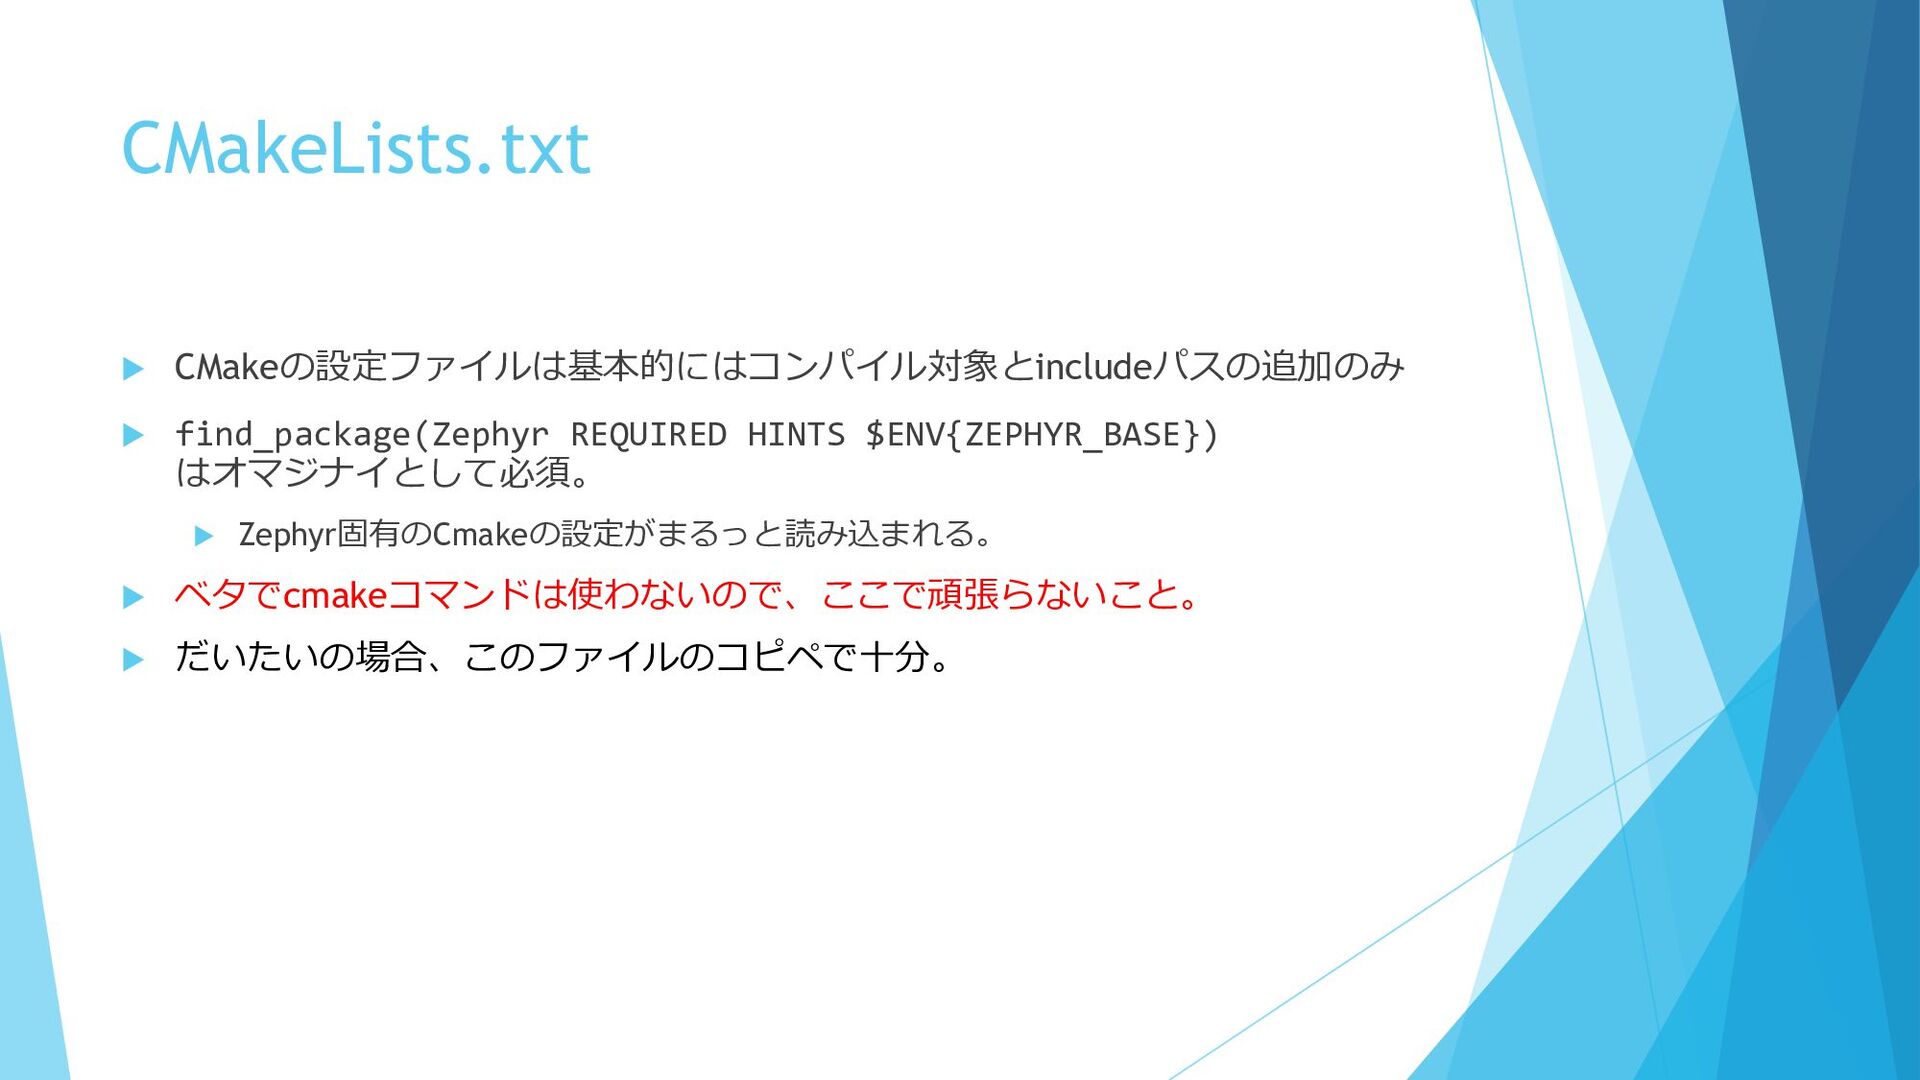
CMakeLists.txt CMakeの設定ファイルは基本的にはコンパイル対象とincludeパスの追加のみ find_package(Zephyr REQUIRED HINTS $ENV{ZEPHYR_BASE}) はオマジナイとして必須。
Zephyr固有のCmakeの設定がまるっと読み込まれる。 ベタでcmakeコマンドは使わないので、ここで頑張らないこと。 だいたいの場合、このファイルのコピペで十分。
prj.conf 設定のメインはこれで行う。 LinuxのKconfigシステムを移植して使っ ている。 CONFIG_~=y で各種オプションを設定 する。
オプションは山程ある。(現状20000程 度) west build –t menuconfigで設定ができ る。 west build –t guiconfig でいい感じの画 面で設定ができる。 (apt install python3-tk が必要)
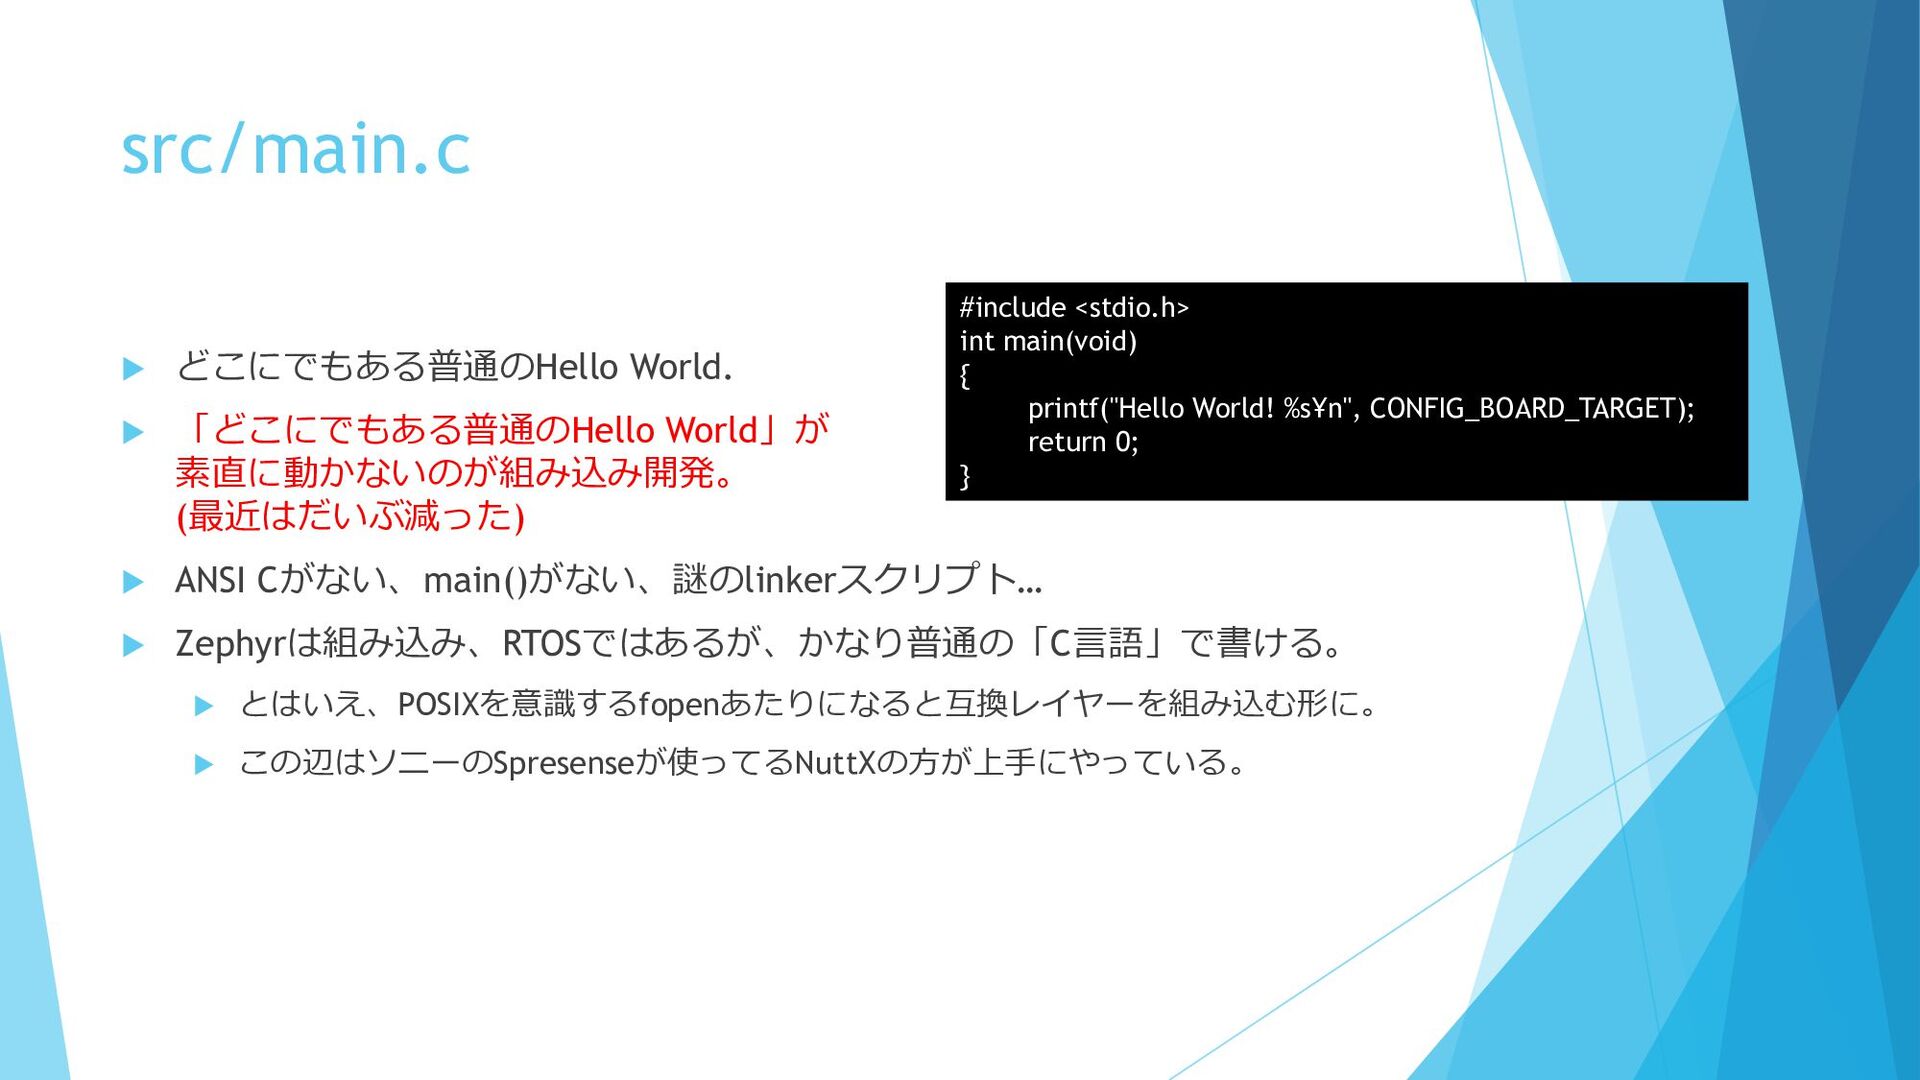
src/main.c どこにでもある普通のHello World. 「どこにでもある普通のHello World」が 素直に動かないのが組み込み開発。 (最近はだいぶ減った)
ANSI Cがない、main()がない、謎のlinkerスクリプト… Zephyrは組み込み、RTOSではあるが、かなり普通の「C言語」で書ける。 とはいえ、POSIXを意識するfopenあたりになると互換レイヤーを組み込む形に。 この辺はソニーのSpresenseが使ってるNuttXの方が上手にやっている。 #include <stdio.h> int main(void) { printf("Hello World! %s¥n", CONFIG_BOARD_TARGET); return 0; }
blinky これも写経推奨。samples/basic/blinkyにある。 samples/basic配下は基本的なサンプルが入ってい るので一通り動かすと良い。 設定はHello Worldとさして変わらず。LEDのた めにGPIOを使うので、prj.confで
CONFIG_GPIO=yが指定されてる。
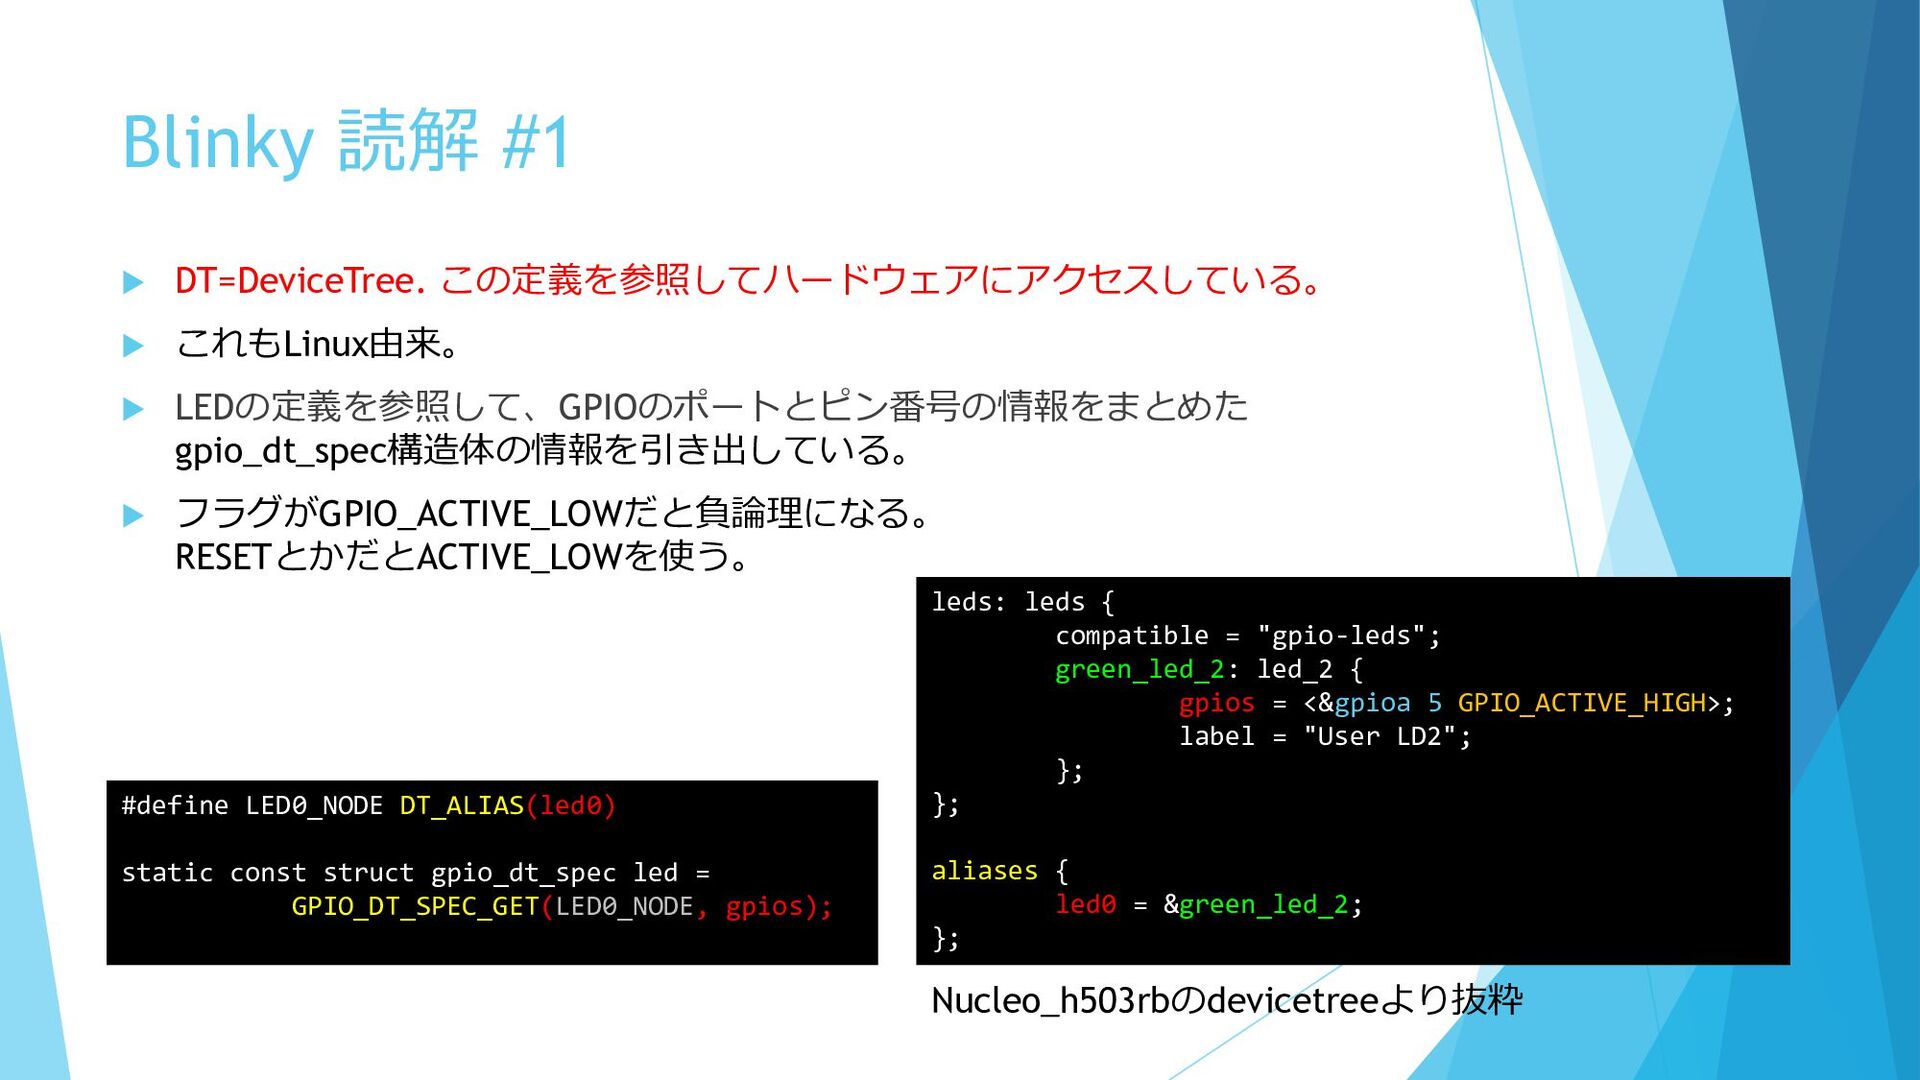
Blinky 読解 #1 #define LED0_NODE DT_ALIAS(led0) static const struct gpio_dt_spec
led = GPIO_DT_SPEC_GET(LED0_NODE, gpios); leds: leds { compatible = "gpio-leds"; green_led_2: led_2 { gpios = <&gpioa 5 GPIO_ACTIVE_HIGH>; label = "User LD2"; }; }; aliases { led0 = &green_led_2; }; DT=DeviceTree. この定義を参照してハードウェアにアクセスしている。 これもLinux由来。 LEDの定義を参照して、GPIOのポートとピン番号の情報をまとめた gpio_dt_spec構造体の情報を引き出している。 フラグがGPIO_ACTIVE_LOWだと負論理になる。 RESETとかだとACTIVE_LOWを使う。 Nucleo_h503rbのdevicetreeより抜粋
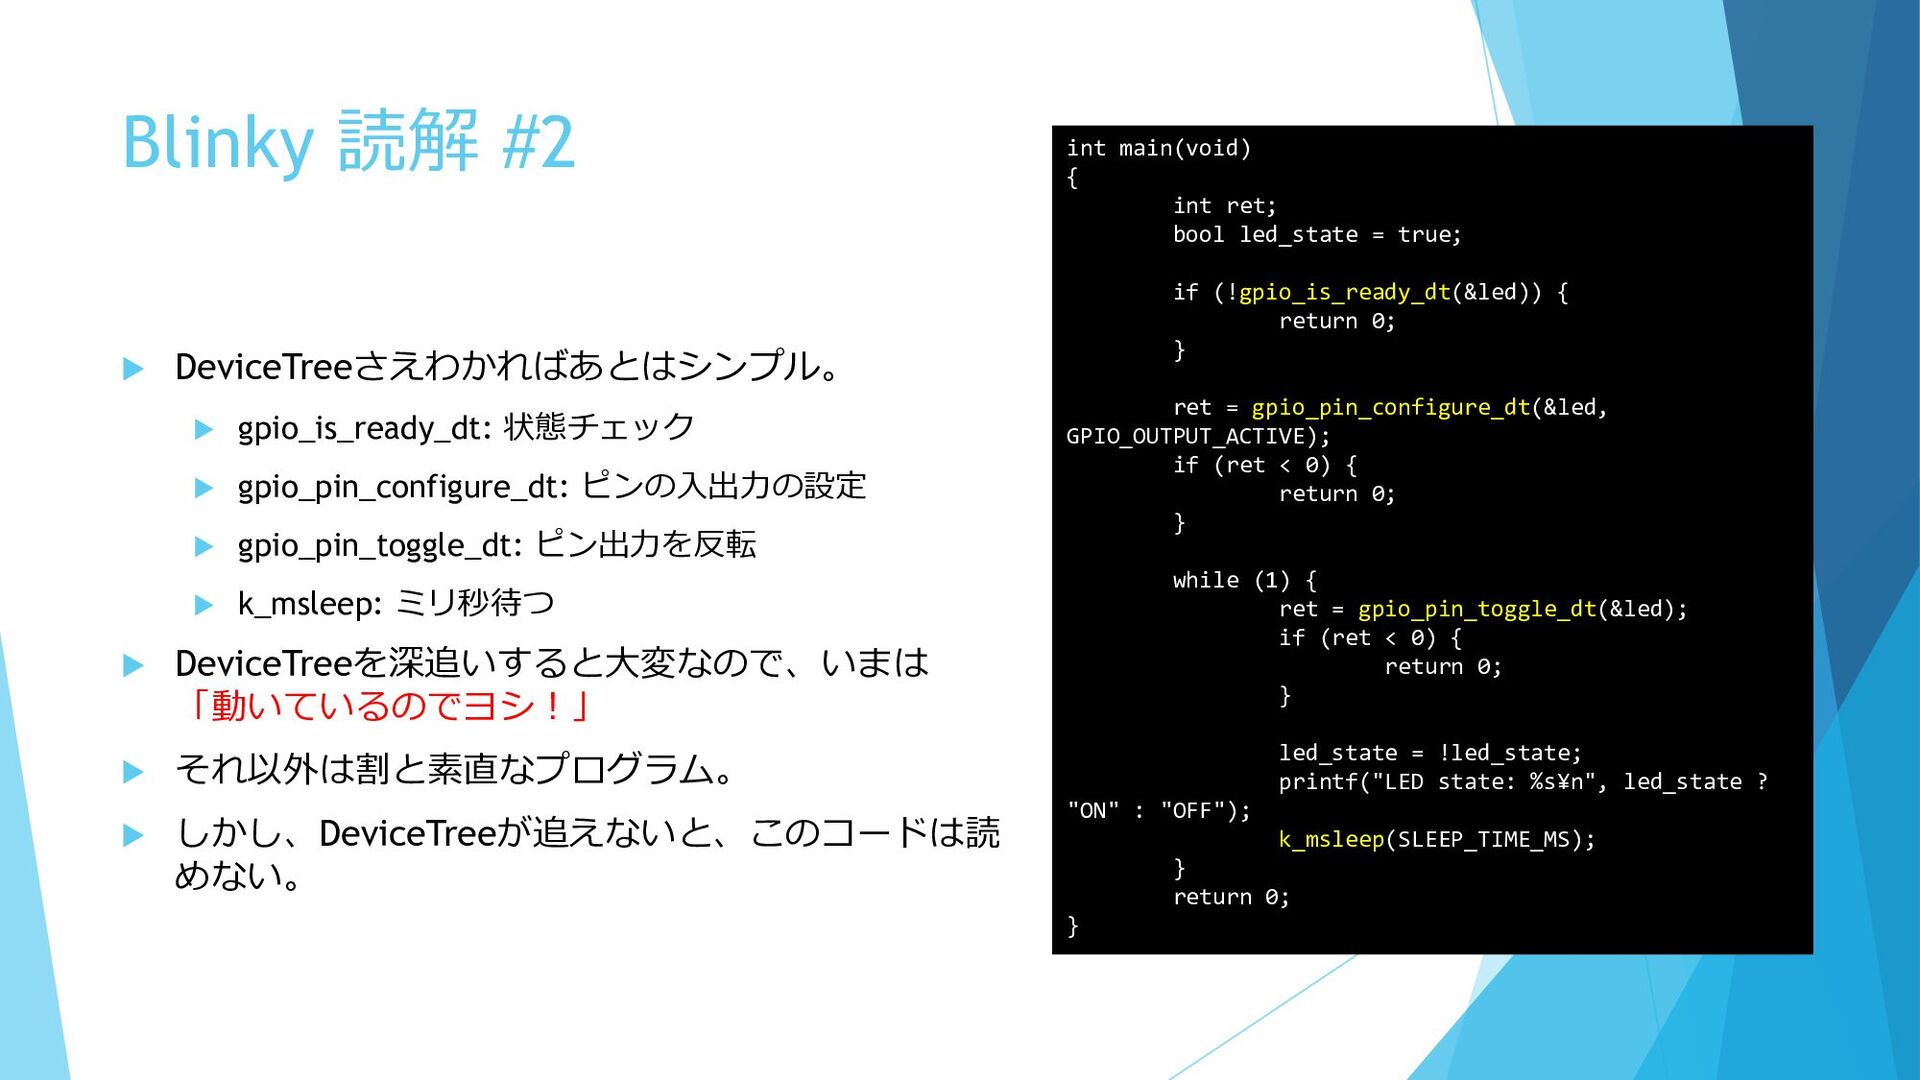
Blinky 読解 #2 DeviceTreeさえわかればあとはシンプル。 gpio_is_ready_dt: 状態チェック gpio_pin_configure_dt:
ピンの入出力の設定 gpio_pin_toggle_dt: ピン出力を反転 k_msleep: ミリ秒待つ DeviceTreeを深追いすると大変なので、いまは 「動いているのでヨシ!」 それ以外は割と素直なプログラム。 しかし、DeviceTreeが追えないと、このコードは読 めない。 int main(void) { int ret; bool led_state = true; if (!gpio_is_ready_dt(&led)) { return 0; } ret = gpio_pin_configure_dt(&led, GPIO_OUTPUT_ACTIVE); if (ret < 0) { return 0; } while (1) { ret = gpio_pin_toggle_dt(&led); if (ret < 0) { return 0; } led_state = !led_state; printf("LED state: %s¥n", led_state ? "ON" : "OFF"); k_msleep(SLEEP_TIME_MS); } return 0; }
DeviceTree DeviceTreeはZephyrを特徴づける最大の要素 「汎用RTOS」であるため、カーネルの基本機能で強い「色」はついていない。 Linuxと違って、DeviceTreeを静的にコンパイルして組み込む。 組み込み用途で必要なフットプリント最小化と、 実装と構成の分離を同時に実現している。
このトレードとして、 大変煩雑なC言語のマクロの記述が必要になる このpros/consのトレードの判断こそが Zephyrを特徴づけている
© 2024 Fujitsu Limited Linuxでの DeviceTree 11 DeviceTreeの仕様にある、DTB形式 (DeviceTree
Blob)を使う。 テキストで記述されたDTS(DeviceTree Source)をDTBにコンパイルする カーネルが起動時にDTBを読んで、構成 (Configuration)データとして利用する。
ZephyrでのDeviceTree © 2024 Fujitsu Limited 12 DeviceTreeの書式はLinuxと同じ(DeviceTreeの仕様通り) ZephyrではDTBを使わない
DeviceTreeから巨大なC言語のコード(マクロ)を生成する 動的な構成の変更はできない。 実装と構成を分離して、コードの再利用性を高めるのが目的。 Linuxでもこの目的で導入された。 LKML: Linus Torvalds: Re: [GIT PULL] omap changes for v2.6.39 merge window (ARM 関連のコードが激増し、Linus氏が激怒したという逸話) Zephyrでも同様に効果が上がっている。
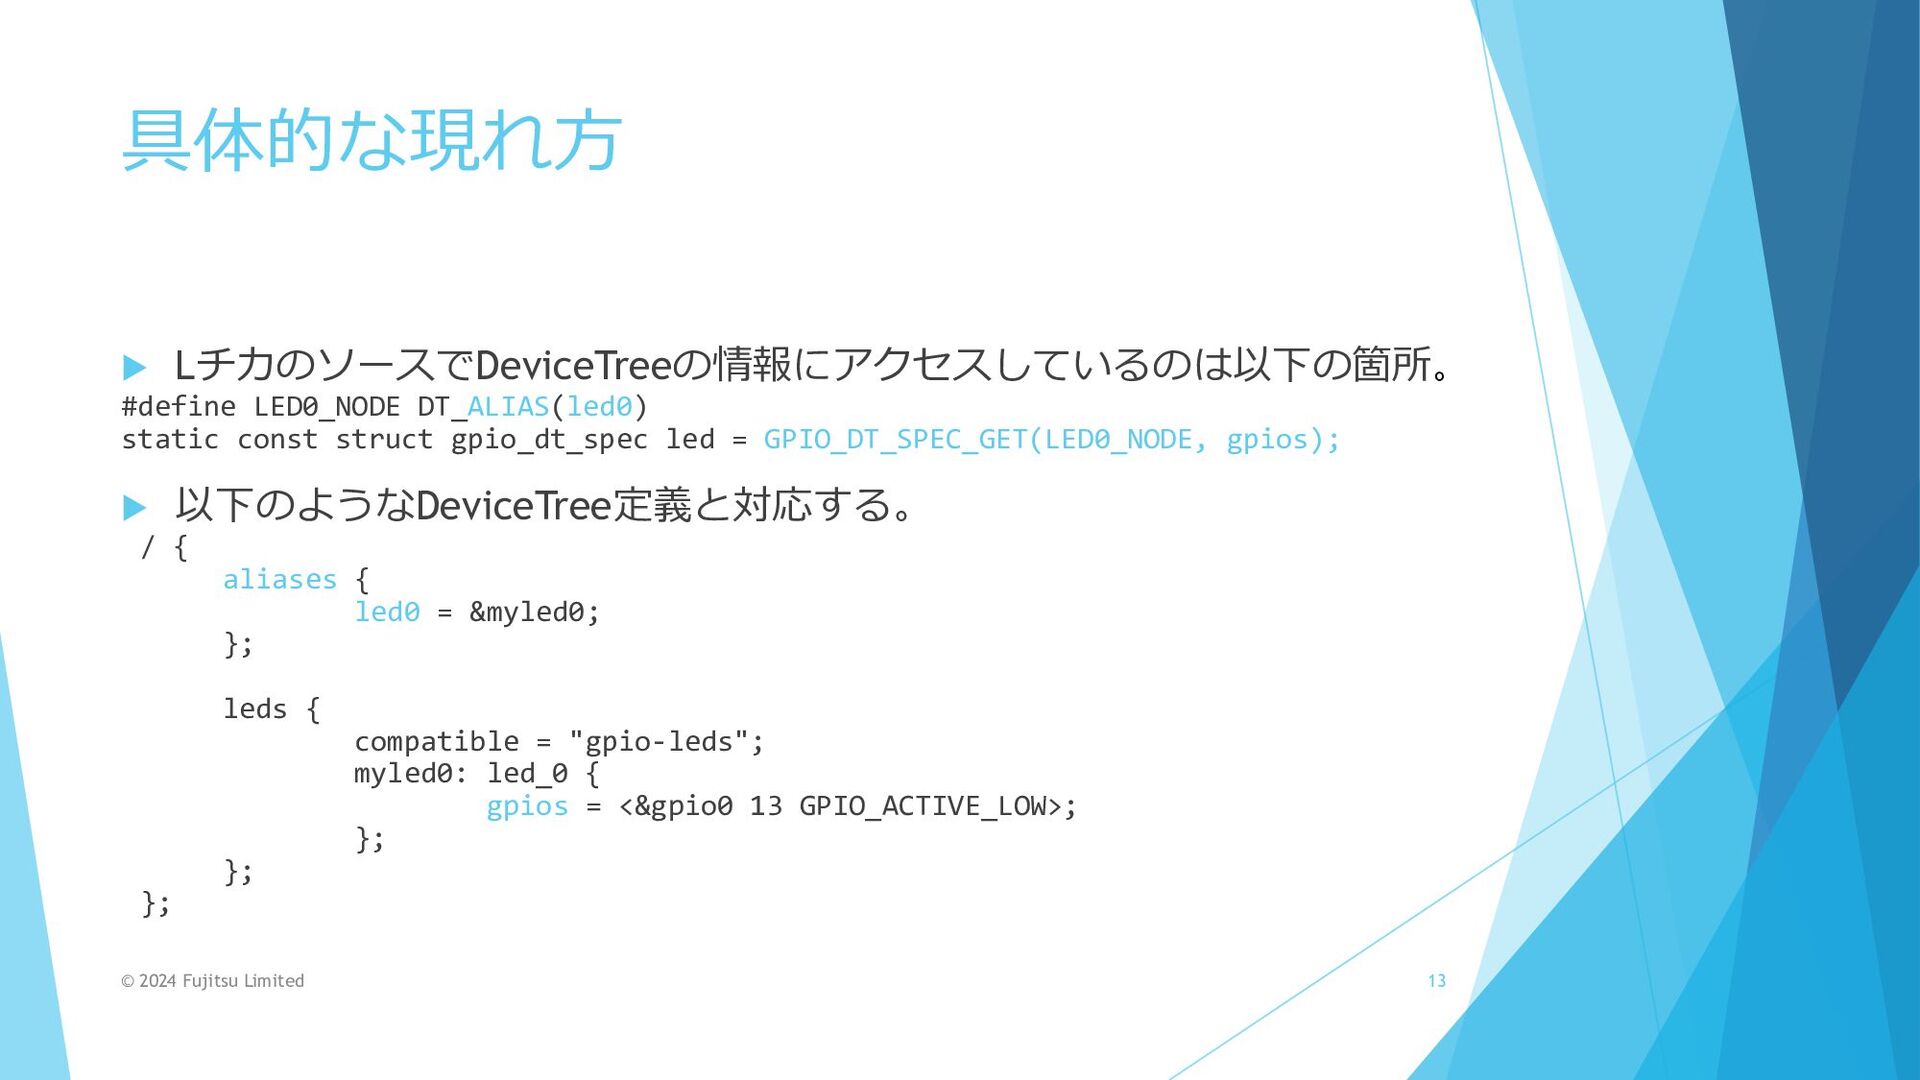
具体的な現れ方 LチカのソースでDeviceTreeの情報にアクセスしているのは以下の箇所。 #define LED0_NODE DT_ALIAS(led0) static const struct gpio_dt_spec
led = GPIO_DT_SPEC_GET(LED0_NODE, gpios); 以下のようなDeviceTree定義と対応する。 / { aliases { led0 = &myled0; }; leds { compatible = "gpio-leds"; myled0: led_0 { gpios = <&gpio0 13 GPIO_ACTIVE_LOW>; }; }; }; © 2024 Fujitsu Limited 13
DeviceTreeの闇 DeviceTreeでは、配列の定義があるので、Zephyrのマクロでも配列をループ処 理するためのマクロ(!)が生成される。 ~_FOREACH_…という名前で、マクロを引数に取って、それを各要素に適用する高 階関数(高階マクロ?)が作られる。 COND_CODE_1
#ifdefと似たような動きをするが、マクロの引数で与えた値でコードの有効無効を切 り替える機能。 中身は完全に黒魔術(##を使った多重のマクロ展開をうまく使っている。解析が非 常に面倒) 上記のFOREACHと組み合わせると、DeviceTreeの定義に合わせて、無駄なくコード を生成できる。 © 2024 Fujitsu Limited 14
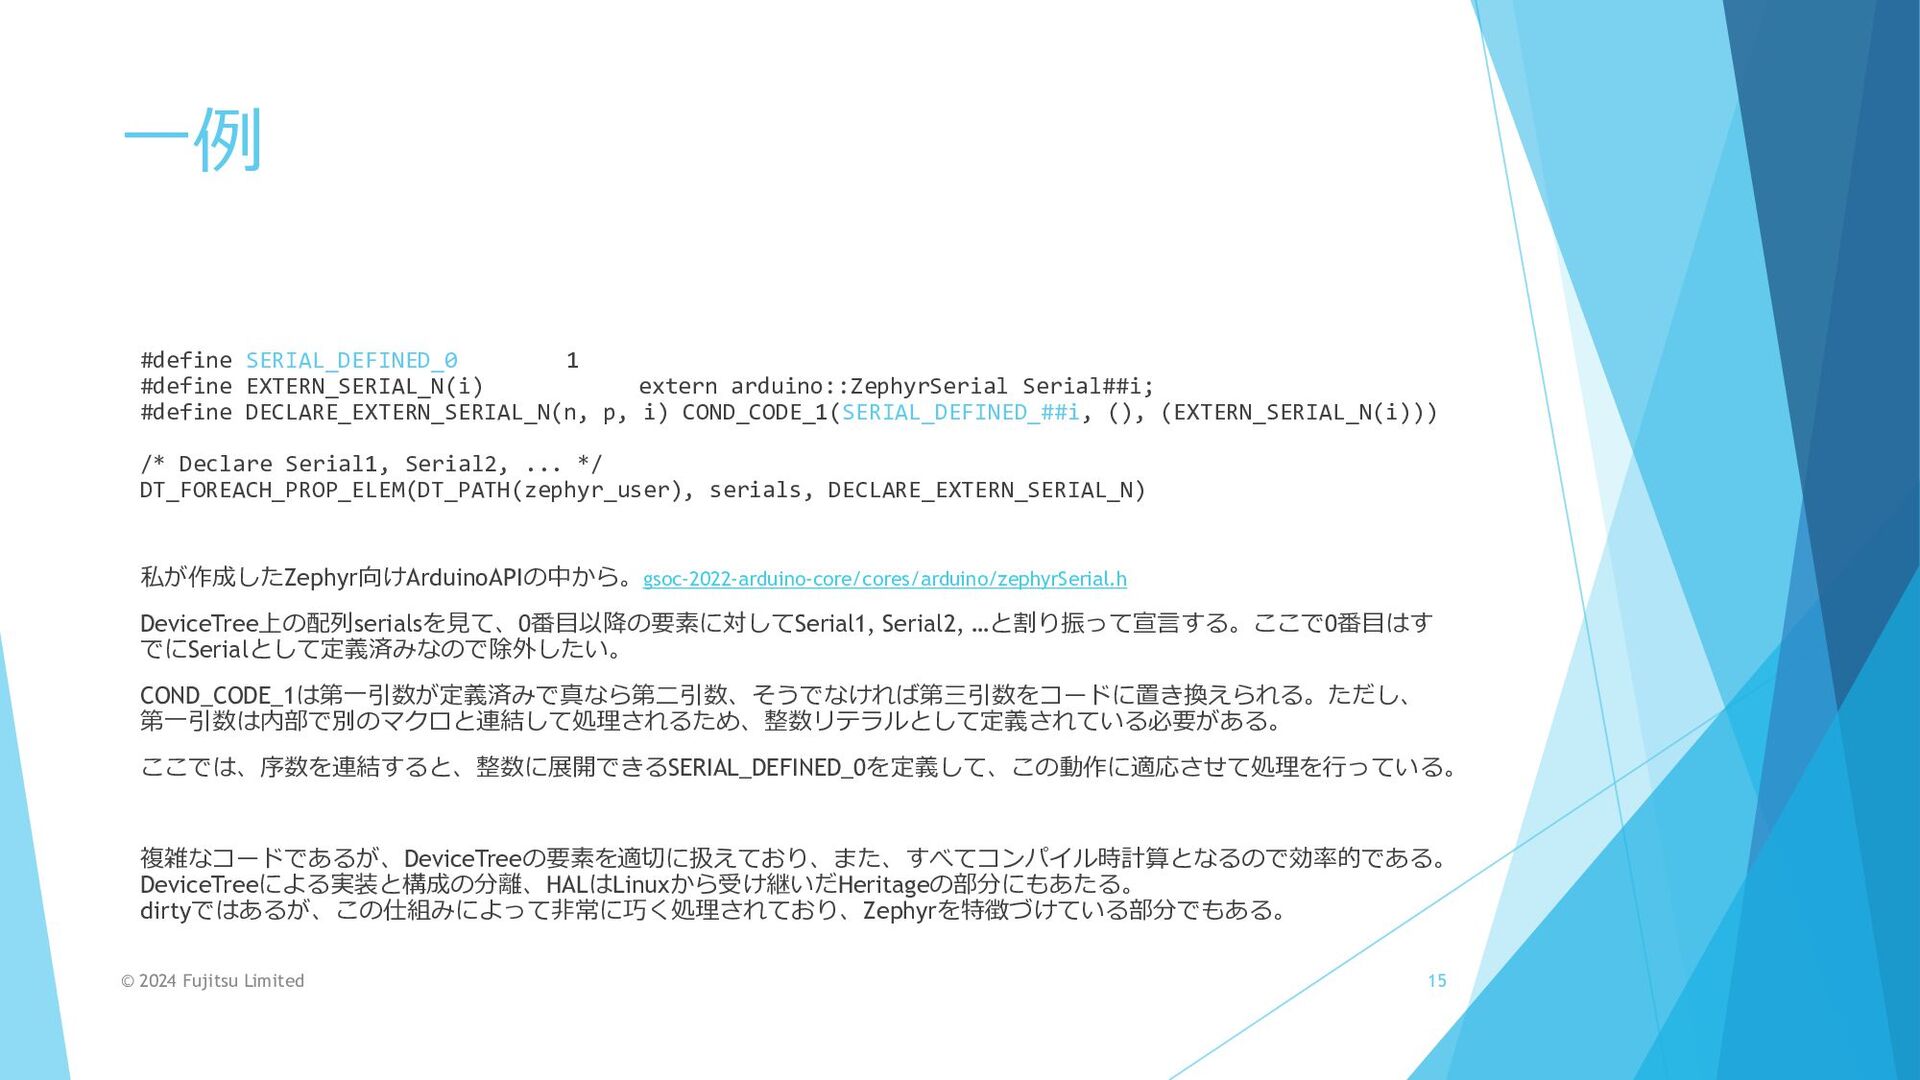
一例 #define SERIAL_DEFINED_0 1 #define EXTERN_SERIAL_N(i) extern arduino::ZephyrSerial Serial##i; #define
DECLARE_EXTERN_SERIAL_N(n, p, i) COND_CODE_1(SERIAL_DEFINED_##i, (), (EXTERN_SERIAL_N(i))) /* Declare Serial1, Serial2, ... */ DT_FOREACH_PROP_ELEM(DT_PATH(zephyr_user), serials, DECLARE_EXTERN_SERIAL_N) 私が作成したZephyr向けArduinoAPIの中から。gsoc-2022-arduino-core/cores/arduino/zephyrSerial.h DeviceTree上の配列serialsを見て、0番目以降の要素に対してSerial1, Serial2, …と割り振って宣言する。ここで0番目はす でにSerialとして定義済みなので除外したい。 COND_CODE_1は第一引数が定義済みで真なら第二引数、そうでなければ第三引数をコードに置き換えられる。ただし、 第一引数は内部で別のマクロと連結して処理されるため、整数リテラルとして定義されている必要がある。 ここでは、序数を連結すると、整数に展開できるSERIAL_DEFINED_0を定義して、この動作に適応させて処理を行っている。 複雑なコードであるが、DeviceTreeの要素を適切に扱えており、また、すべてコンパイル時計算となるので効率的である。 DeviceTreeによる実装と構成の分離、HALはLinuxから受け継いだHeritageの部分にもあたる。 dirtyではあるが、この仕組みによって非常に巧く処理されており、Zephyrを特徴づけている部分でもある。 © 2024 Fujitsu Limited 15
シールドを使う ZephyrにはArduinoのシールドのような拡張ボー ドを使う機能がある。 簡単には、west build のコマンドに –shield xxx
のオプションを追加すると、定義済みの シールドを組み込める。 boards/shields/ の下に入っているものが使える。 (まだ多くはない)
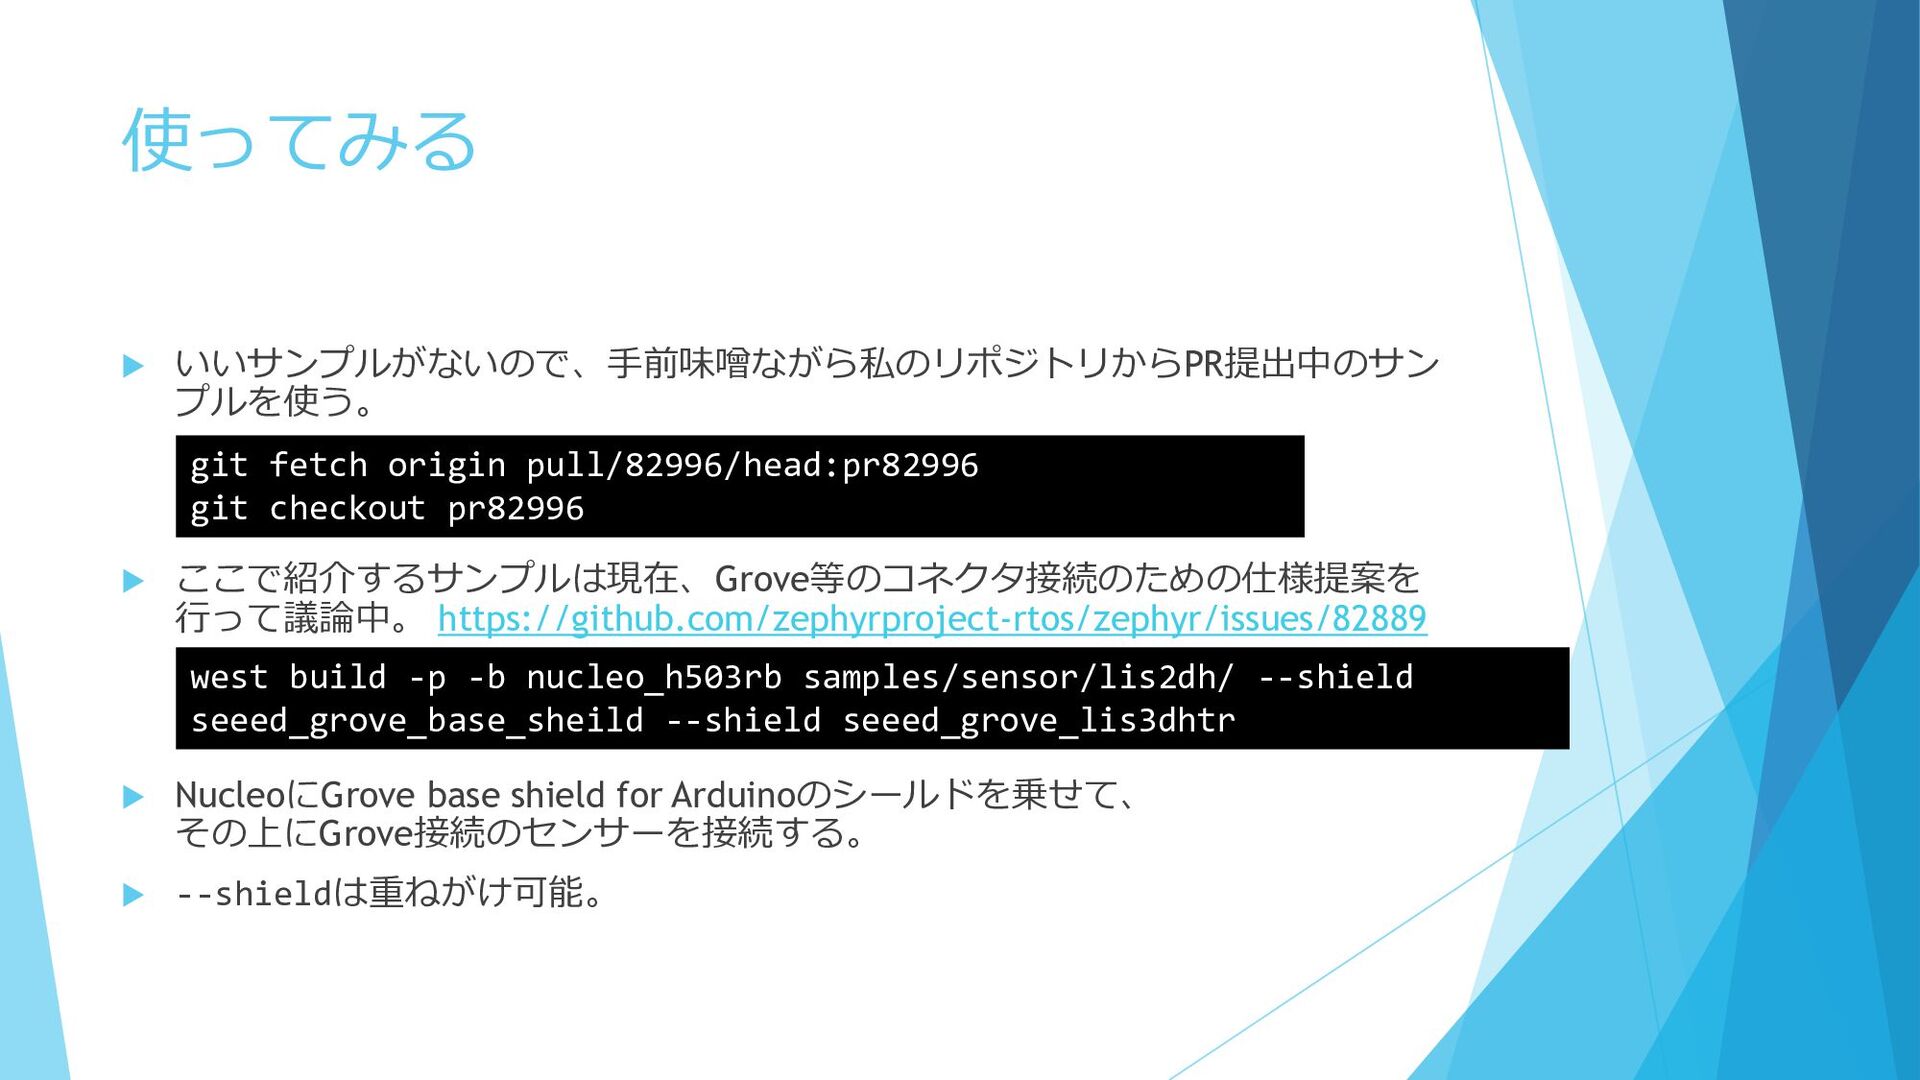
使ってみる いいサンプルがないので、手前味噌ながら私のリポジトリからPR提出中のサン プルを使う。 ここで紹介するサンプルは現在、Grove等のコネクタ接続のための仕様提案を 行って議論中。 https://github.com/zephyrproject-rtos/zephyr/issues/82889 NucleoにGrove
base shield for Arduinoのシールドを乗せて、 その上にGrove接続のセンサーを接続する。 --shieldは重ねがけ可能。 west build -p -b nucleo_h503rb samples/sensor/lis2dh/ --shield seeed_grove_base_sheild --shield seeed_grove_lis3dhtr git fetch origin pull/82996/head:pr82996 git checkout pr82996
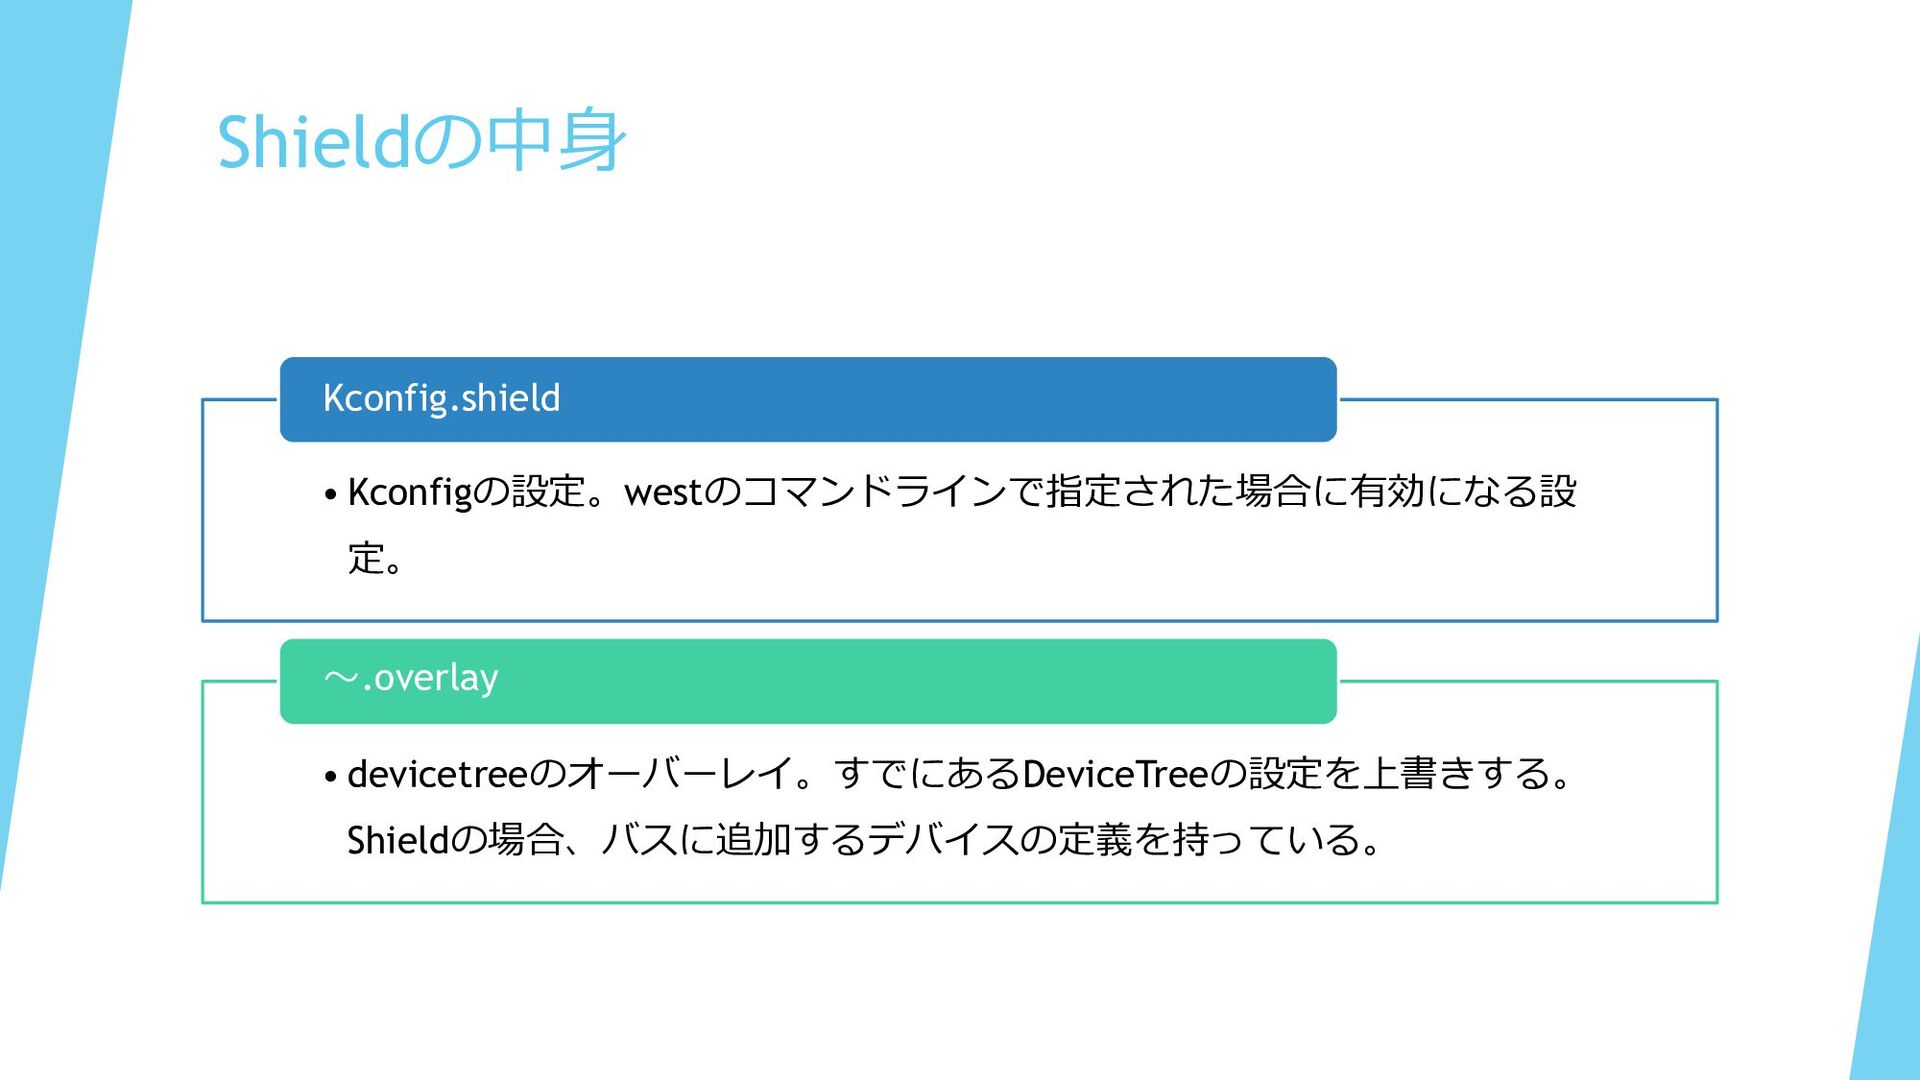
Shieldの中身 • Kconfigの設定。westのコマンドラインで指定された場合に有効になる設 定。 Kconfig.shield • devicetreeのオーバーレイ。すでにあるDeviceTreeの設定を上書きする。 Shieldの場合、バスに追加するデバイスの定義を持っている。 ~.overlay
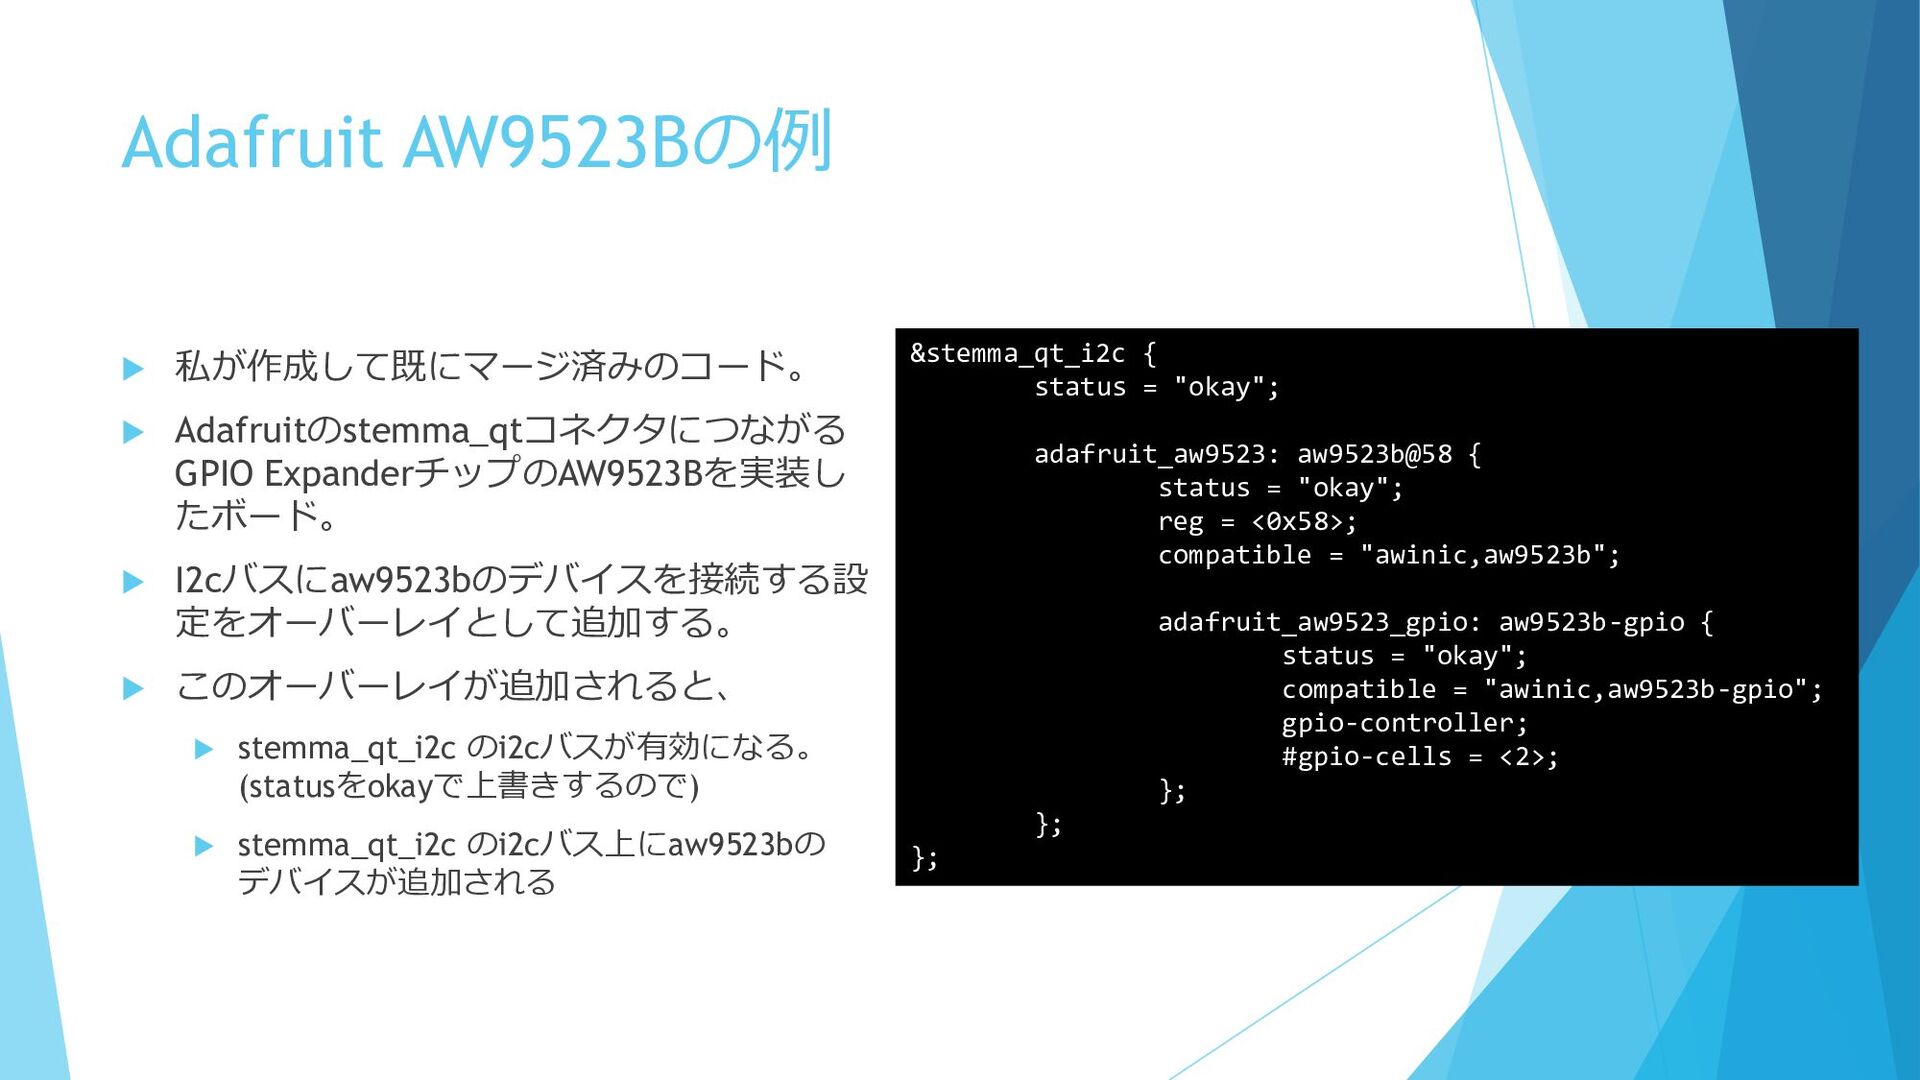
Adafruit AW9523Bの例 私が作成して既にマージ済みのコード。 Adafruitのstemma_qtコネクタにつながる GPIO ExpanderチップのAW9523Bを実装し たボード。
I2cバスにaw9523bのデバイスを接続する設 定をオーバーレイとして追加する。 このオーバーレイが追加されると、 stemma_qt_i2c のi2cバスが有効になる。 (statusをokayで上書きするので) stemma_qt_i2c のi2cバス上にaw9523bの デバイスが追加される &stemma_qt_i2c { status = "okay"; adafruit_aw9523: aw9523b@58 { status = "okay"; reg = <0x58>; compatible = "awinic,aw9523b"; adafruit_aw9523_gpio: aw9523b-gpio { status = "okay"; compatible = "awinic,aw9523b-gpio"; gpio-controller; #gpio-cells = <2>; }; }; };
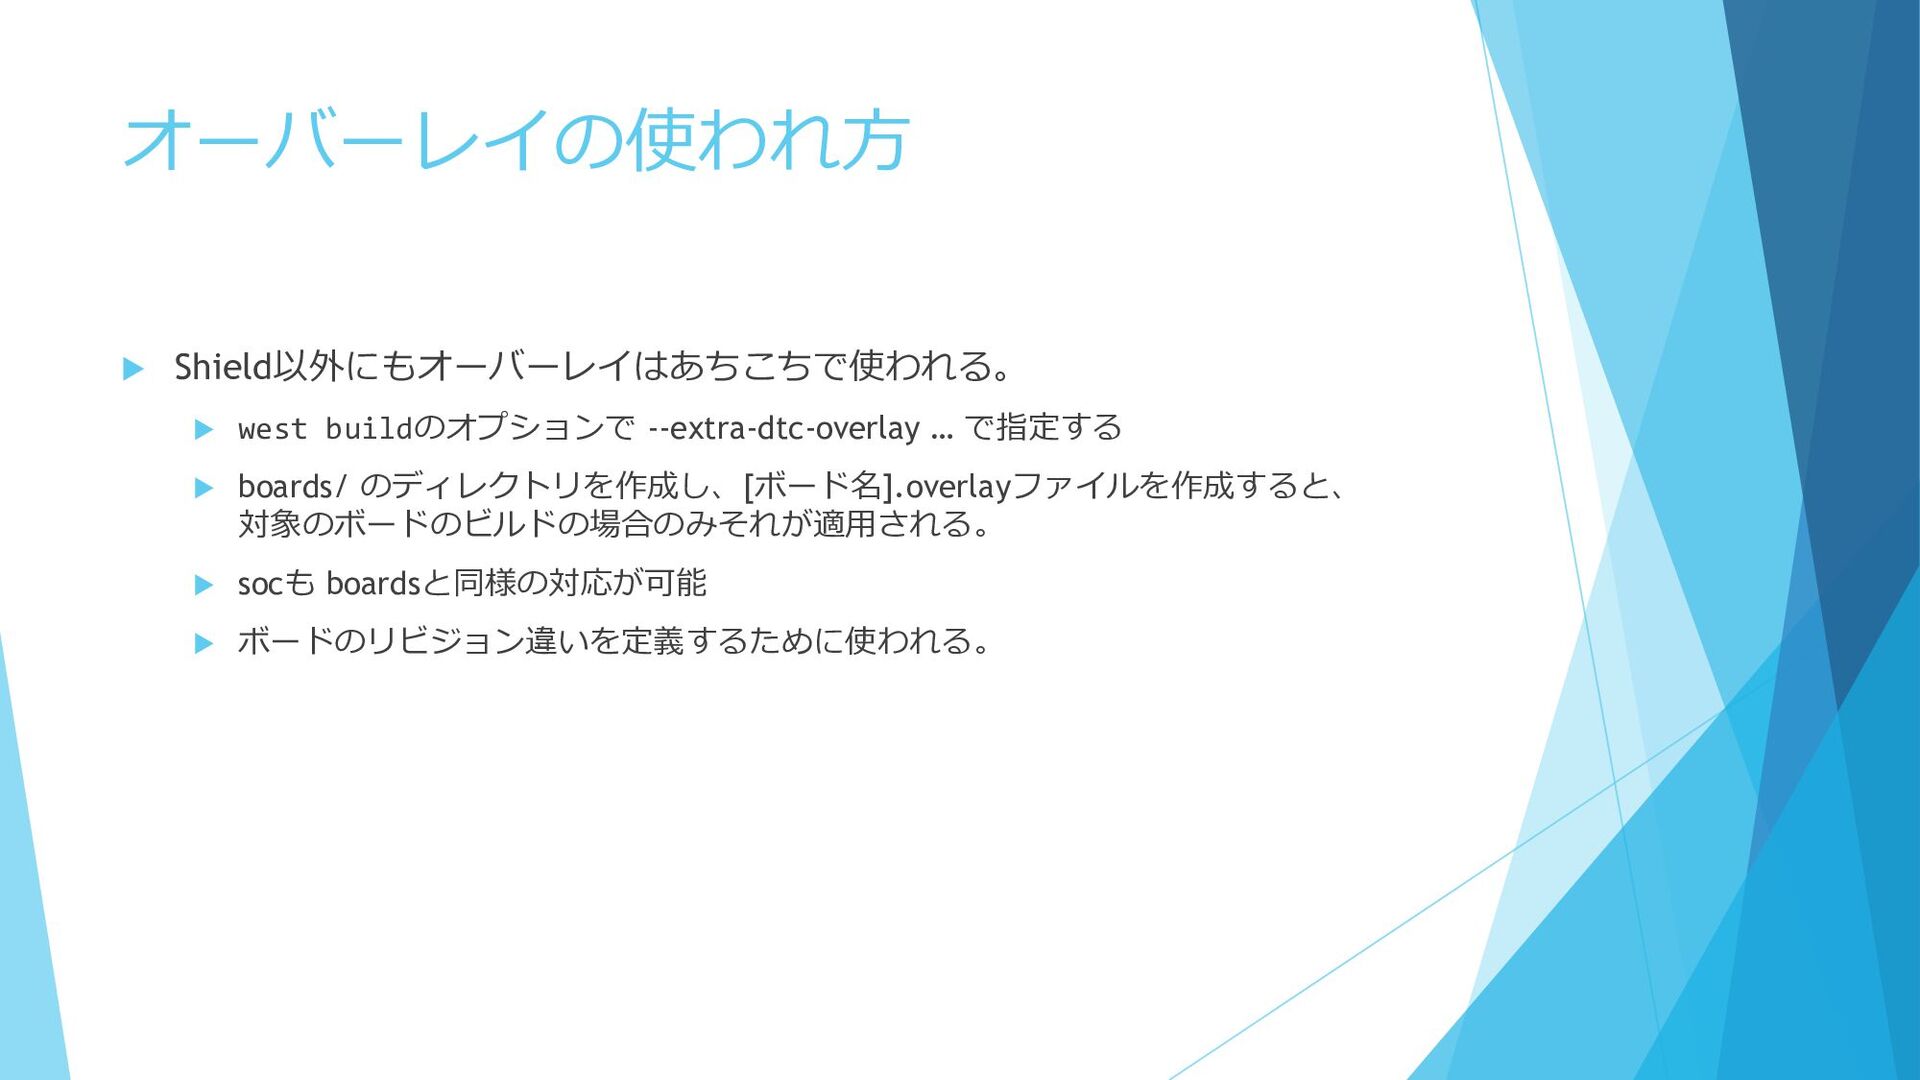
オーバーレイの使われ方 Shield以外にもオーバーレイはあちこちで使われる。 west buildのオプションで --extra-dtc-overlay … で指定する
boards/ のディレクトリを作成し、[ボード名].overlayファイルを作成すると、 対象のボードのビルドの場合のみそれが適用される。 socも boardsと同様の対応が可能 ボードのリビジョン違いを定義するために使われる。
まとめ Zephyrのサンプルはソースツリーのsamplesの下に色々入ってる。 特にsamples/basicは基本的な使い方のサンプルで、動かしてみるのが良い。 デバイスにアクセスするためにはDeviceTreeから情報を持ってくる必要がある。 KconfigもDeviceTreeもLinuxから継承した仕組み。 DeviceTreeのオーバーレイを使ってデバイスの追加を行える。
Shieldはパッケージ化された形でオーバーレイを使える便利な仕組み。 オーバーレイはアプリ固有の設定やボードのカスタマイズなど色々な形で現れ る。


 tokitahiroshi
 masakane55
 shisyu_gaku
 470715
 keeg
 athug
 thkt
 kmiya84377
 terurou
 jozono
 yokawasa
 pei0804
 livesense
 jacobtomlinson
 ryanjones
 thirion
 irinanazarova
 tanoku
 paigeccino
 kevinliebholz
 samanthasiow
 denniskardys
 badams
 iamctodd
 pwiseman