Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Rotation Group
Search
USAMI Kosuke
November 02, 2019
Science
2.3k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Rotation Group
※ Docswell に移行しました
https://www.docswell.com/s/usami-k/K6Y4NM-rotation-group
USAMI Kosuke
November 02, 2019
More Decks by USAMI Kosuke
See All by USAMI Kosuke
Onsager代数とその周辺 / Onsager algebra tsudoi
usamik26
0
720
Apple HIG 正式名称クイズ結果発表 / HIG Quiz Result
usamik26
0
290
ゆめみ大技林製作委員会の立ち上げの話 / daigirin project
usamik26
0
420
@ViewLoadingプロパティラッパの紹介と自前で実装する方法 / @ViewLoading property wrapper implementation
usamik26
0
570
これからUICollectionViewを実践活用する人のためのガイド / Guide to UICollectionView
usamik26
1
840
Xcodeとの最近の付き合い方のはなし / Approach To Xcode
usamik26
2
750
UICollectionView Compositional Layout
usamik26
0
900
Coding Swift with Visual Studio Code and Docker
usamik26
0
610
Swift Extension for Visual Studio Code
usamik26
2
1.2k
Other Decks in Science
See All in Science
第67回コンピュータビジョン勉強会論文紹介「RoboWheel: A Data Engine from Real-World Human Demonstrations for Cross-Embodiment Robotic Learning」
x_ttyszk
0
220
コーヒー豆様核 (Coffee-bean nuclei) における形態学的サブタイピングと精選・焙煎特性の同定
jagupath
PRO
0
180
AIPシンポジウム 2025年度 成果報告会 「因果推論チーム」
sshimizu2006
3
650
Where does the rigor go? Research software and the future of trustworthy science.
arfon
0
270
Utiliser Bitcoin sans Internet
rlifchitz
0
380
[第67回 CV勉強会@関東] CV × Scientific Figures / kantoCV 67th CVPR 2026
lychee1223
0
240
ハミルトン・ヤコビ方程式の解の性質と物理的意味
enakai00
0
910
YouTubeにおける撤回論文の参照実態 / metascience-meetup2026
corgies
3
370
摂理と合理の肉体改造 — AI時代の減量を支える観測・制御・継続
kiyoshi
0
3.5k
presen_司法書士学員会.pdf
tagtag
PRO
1
110
Inside the Mind of an LLM
baggiponte
0
340
CVPR2026_VGGTとその仲間たち
mickey_0226
0
1.1k
Featured
See All Featured
JAMstack: Web Apps at Ludicrous Speed - All Things Open 2022
reverentgeek
1
600
Leo the Paperboy
mayatellez
10
2.3k
Future Trends and Review - Lecture 12 - Web Technologies (1019888BNR)
signer
PRO
0
3.8k
Designing for Performance
lara
611
70k
Git: the NoSQL Database
bkeepers
PRO
432
67k
Performance Is Good for Brains [We Love Speed 2024]
tammyeverts
12
1.8k
Tell your own story through comics
letsgokoyo
1
1.1k
Introduction to Domain-Driven Design and Collaborative software design
baasie
1
990
30 Presentation Tips
portentint
PRO
1
400
Java REST API Framework Comparison - PWX 2021
mraible
34
9.7k
Save Time (by Creating Custom Rails Generators)
garrettdimon
PRO
32
4.9k
Let's Do A Bunch of Simple Stuff to Make Websites Faster
chriscoyier
508
140k
Transcript
1/17 回転群のはなし 宇佐見 公輔 第 6 回 関西日曜数学 友の会 宇佐見
公輔 回転群のはなし
2/17 最近の趣味数学 関西日曜数学 友の会: Generalized Onsager algebras(第 5 回 /
2019 年 8 月) ルート系とディンキン図形(第 4 回 / 2019 年 4 月) 日曜数学会: リー代数の計算の楽しみ(マスパーティ / 2019 年 10 月) 関西すうがく徒のつどい: 行列の指数関数(第 12 回 / 2019 年 10 月) 執筆参加: 数学デイズ大阪編:低次元のリー代数をみる(Kindle 版発売中) 宇佐見 公輔 回転群のはなし
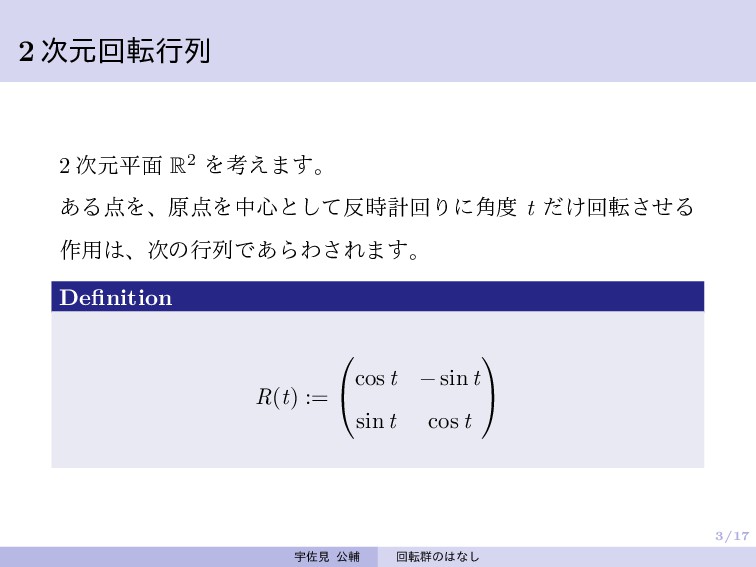
3/17 2 次元回転行列 2 次元平面 R2 を考えます。 ある点を、原点を中心として反時計回りに角度 t だけ回転させる
作用は、次の行列であらわされます。 Definition R(t) := cos t − sin t sin t cos t 宇佐見 公輔 回転群のはなし
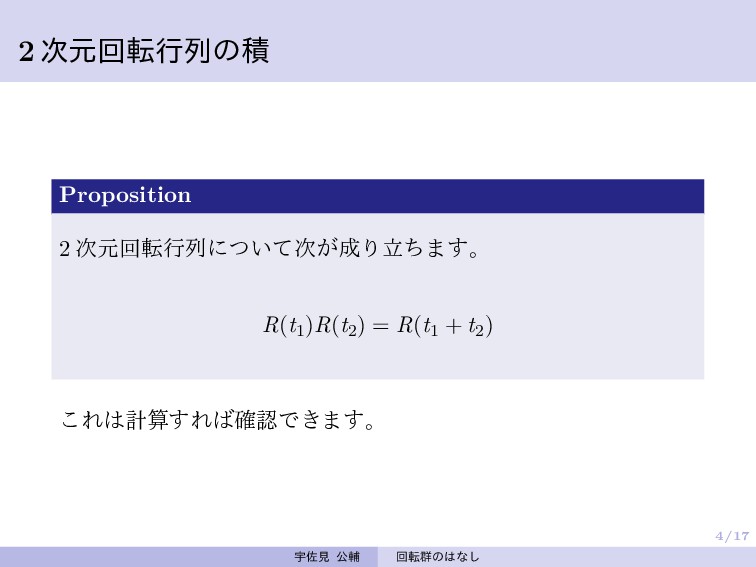
4/17 2 次元回転行列の積 Proposition 2 次元回転行列について次が成り立ちます。 R(t1)R(t2) = R(t1 +
t2) これは計算すれば確認できます。 宇佐見 公輔 回転群のはなし
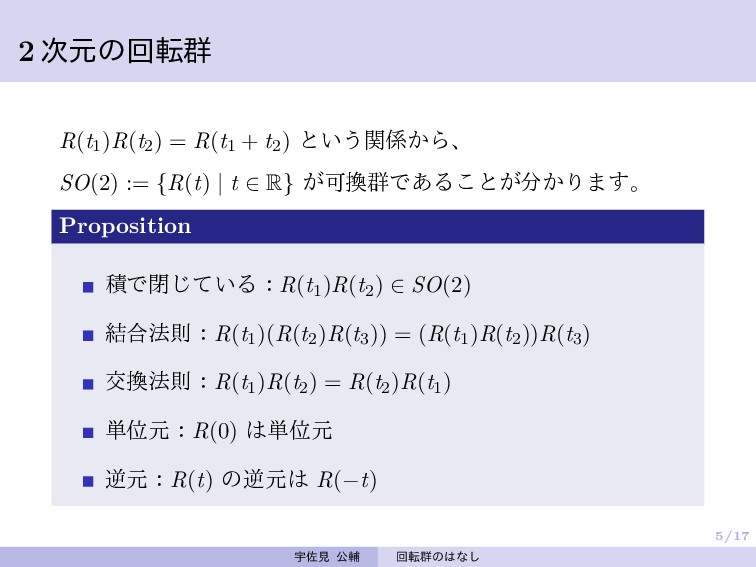
5/17 2 次元の回転群 R(t1)R(t2) = R(t1 + t2) という関係から、 SO(2)
:= {R(t) | t ∈ R} が可換群であることが分かります。 Proposition 積で閉じている:R(t1)R(t2) ∈ SO(2) 結合法則:R(t1)(R(t2)R(t3)) = (R(t1)R(t2))R(t3) 交換法則:R(t1)R(t2) = R(t2)R(t1) 単位元:R(0) は単位元 逆元:R(t) の逆元は R(−t) 宇佐見 公輔 回転群のはなし
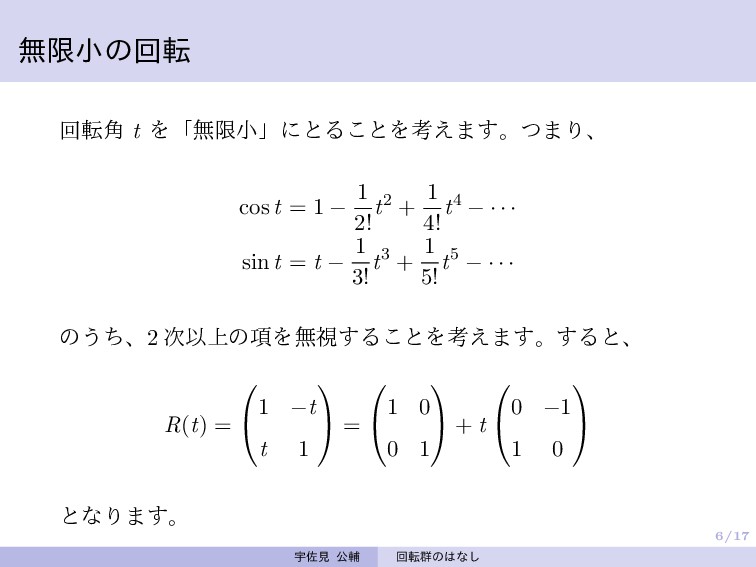
6/17 無限小の回転 回転角 t を「無限小」にとることを考えます。つまり、 cos t = 1 −
1 2! t2 + 1 4! t4 − · · · sin t = t − 1 3! t3 + 1 5! t5 − · · · のうち、2 次以上の項を無視することを考えます。すると、 R(t) = 1 −t t 1 = 1 0 0 1 + t 0 −1 1 0 となります。 宇佐見 公輔 回転群のはなし
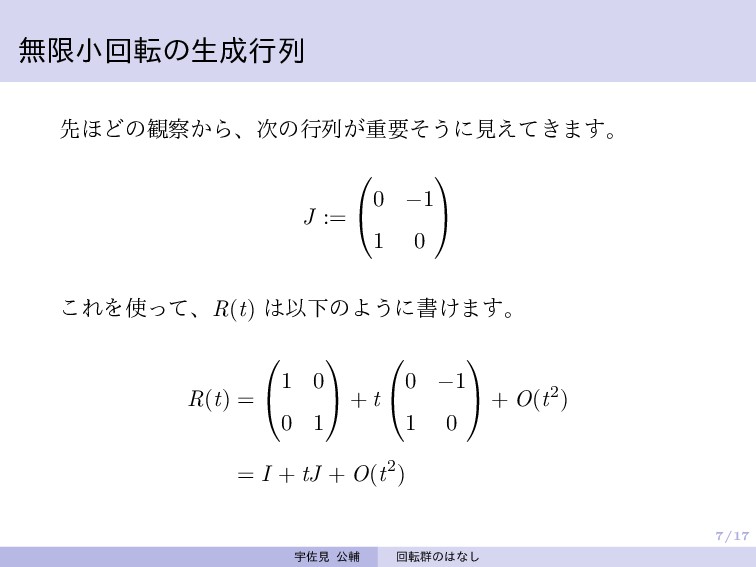
7/17 無限小回転の生成行列 先ほどの観察から、次の行列が重要そうに見えてきます。 J := 0 −1 1
0 これを使って、R(t) は以下のように書けます。 R(t) = 1 0 0 1 + t 0 −1 1 0 + O(t2) = I + tJ + O(t2) 宇佐見 公輔 回転群のはなし
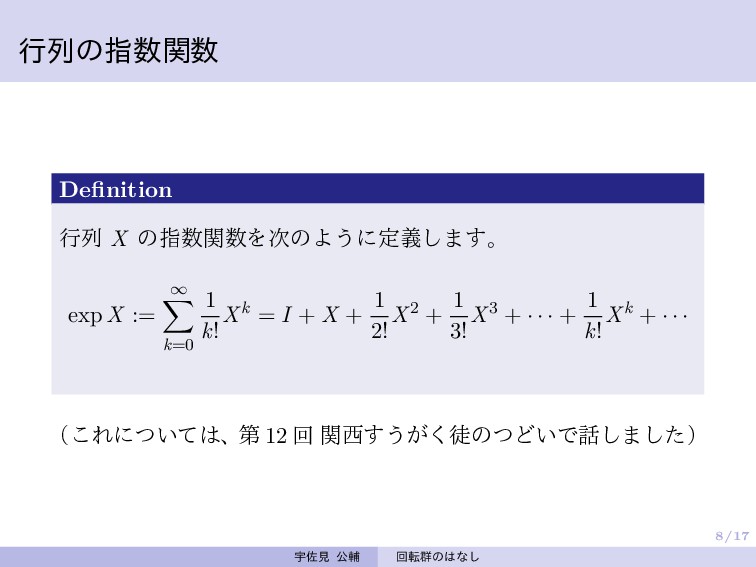
8/17 行列の指数関数 Definition 行列 X の指数関数を次のように定義します。 exp X := ∞
k=0 1 k! Xk = I + X + 1 2! X2 + 1 3! X3 + · · · + 1 k! Xk + · · · (これについては、第 12 回 関西すうがく徒のつどいで話しました) 宇佐見 公輔 回転群のはなし
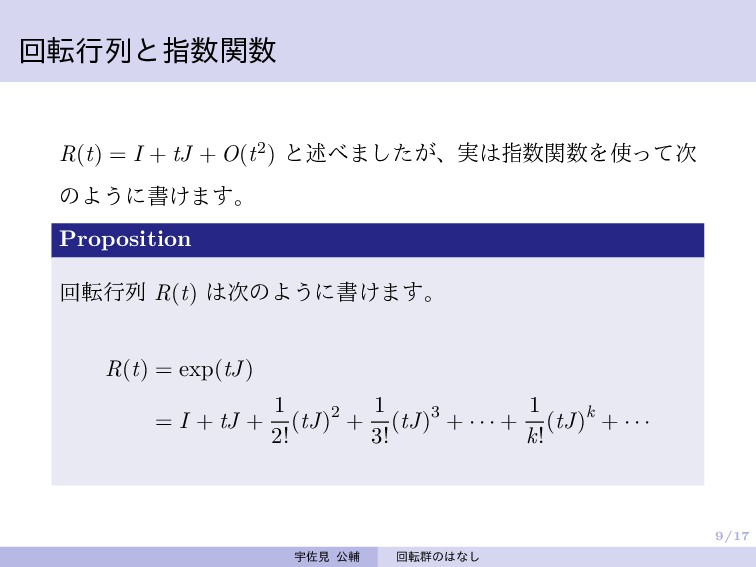
9/17 回転行列と指数関数 R(t) = I + tJ + O(t2) と述べましたが、実は指数関数を使って次
のように書けます。 Proposition 回転行列 R(t) は次のように書けます。 R(t) = exp(tJ) = I + tJ + 1 2! (tJ)2 + 1 3! (tJ)3 + · · · + 1 k! (tJ)k + · · · 宇佐見 公輔 回転群のはなし
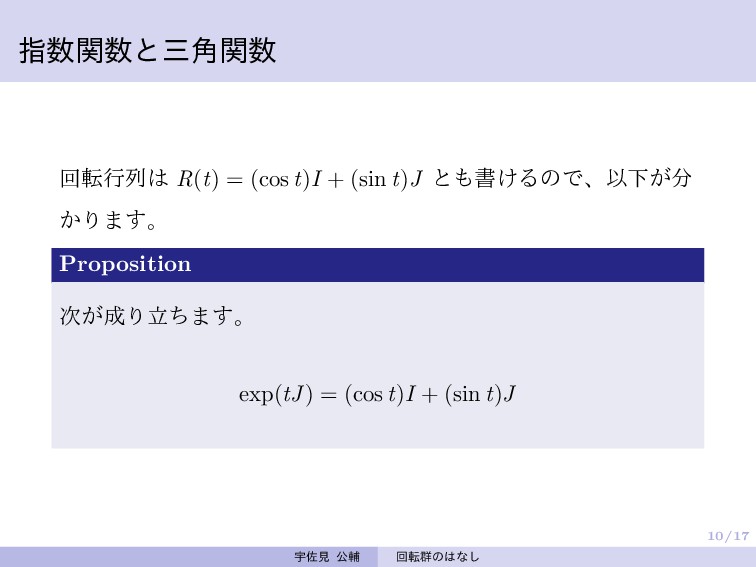
10/17 指数関数と三角関数 回転行列は R(t) = (cos t)I + (sin t)J
とも書けるので、以下が分 かります。 Proposition 次が成り立ちます。 exp(tJ) = (cos t)I + (sin t)J 宇佐見 公輔 回転群のはなし
11/17 3 次元の回転 3 次元空間 R3 での回転はもう少し複雑になります。 2 次元の場合は、原点を通る回転軸(回転面に対して垂直な直線) がひとつだけでした。2
次元の回転は回転角という 1 パラメータ であらわせました。 3 次元の場合は、原点を通る回転軸がひとつではありません。回 転軸の向きを決めるためにパラメータを 2 つ使うため、回転角と 合わせて 3 つのパラメータが必要になります。 宇佐見 公輔 回転群のはなし
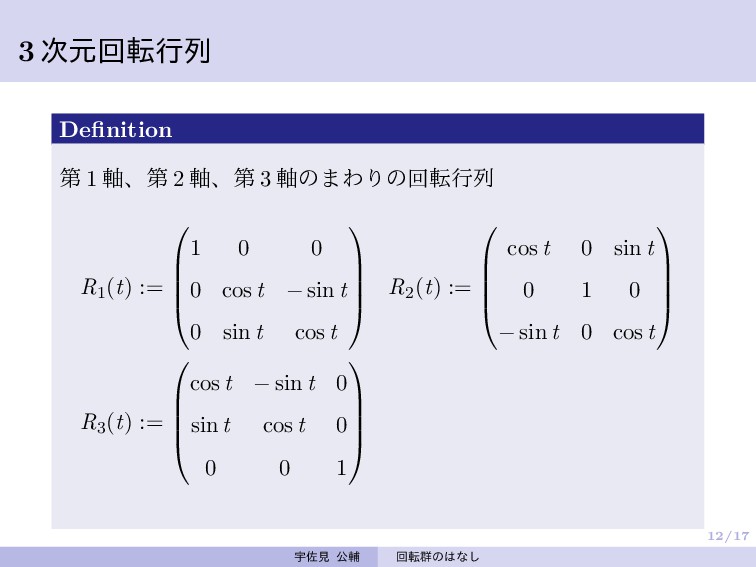
12/17 3 次元回転行列 Definition 第 1 軸、第 2 軸、第 3
軸のまわりの回転行列 R1(t) := 1 0 0 0 cos t − sin t 0 sin t cos t R2(t) := cos t 0 sin t 0 1 0 − sin t 0 cos t R3(t) := cos t − sin t 0 sin t cos t 0 0 0 1 宇佐見 公輔 回転群のはなし
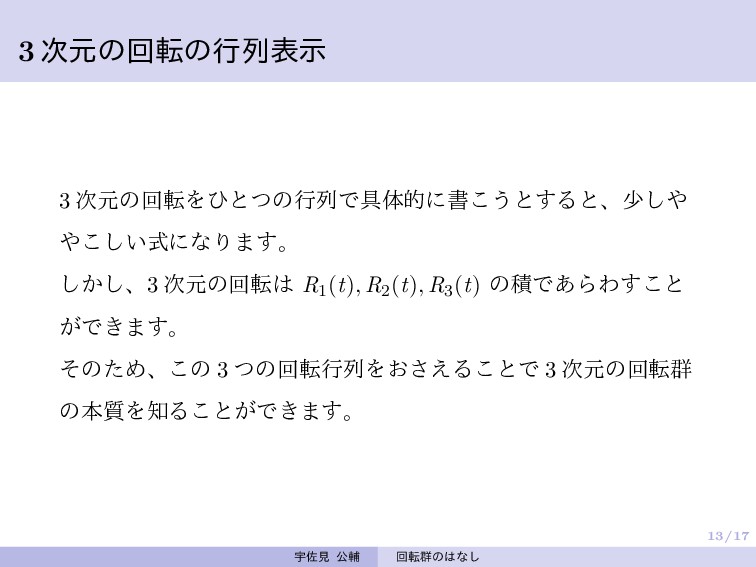
13/17 3 次元の回転の行列表示 3 次元の回転をひとつの行列で具体的に書こうとすると、少しや やこしい式になります。 しかし、3 次元の回転は R1(t), R2(t),
R3(t) の積であらわすこと ができます。 そのため、この 3 つの回転行列をおさえることで 3 次元の回転群 の本質を知ることができます。 宇佐見 公輔 回転群のはなし
14/17 再び無限小の回転 回転角 t の「無限小」を考えます(t の 2 次以上を無視) 。 R3(t)
= 1 −t 0 t 1 0 0 0 1 = 1 0 0 0 1 0 0 0 1 + t 0 −1 0 1 0 0 0 0 0 = I + tJ3 (J3 をそのように定義する) 宇佐見 公輔 回転群のはなし
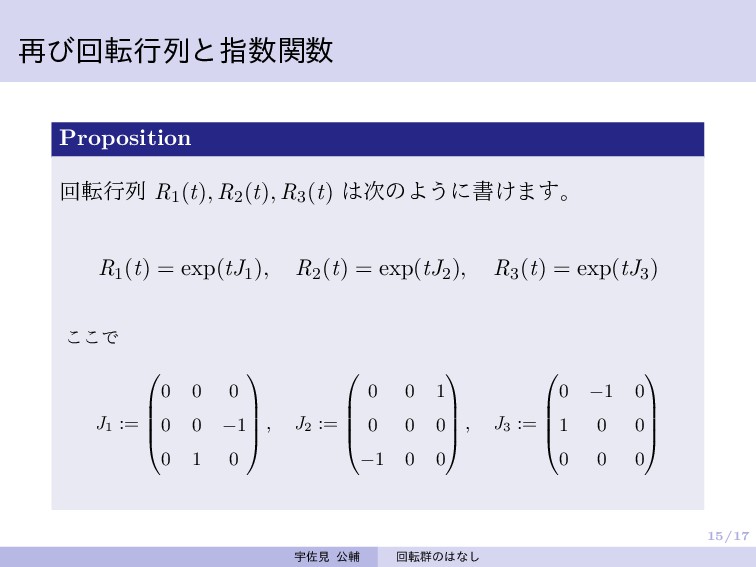
15/17 再び回転行列と指数関数 Proposition 回転行列 R1(t), R2(t), R3(t) は次のように書けます。 R1(t) =
exp(tJ1), R2(t) = exp(tJ2), R3(t) = exp(tJ3) ここで J1 := 0 0 0 0 0 −1 0 1 0 , J2 := 0 0 1 0 0 0 −1 0 0 , J3 := 0 −1 0 1 0 0 0 0 0 宇佐見 公輔 回転群のはなし
16/17 3 次元回転の生成行列の関係 Proposition J1, J2, J3 の間には次の関係があります。 [J1, J2]
= −J3 [J2, J3] = −J1 [J3, J1] = −J2 (ここで [X, Y ] := XY − YX) 宇佐見 公輔 回転群のはなし
17/17 さらなる話題 回転行列は、簡単な形の行列から指数関数で生成される 生成行列には、交代子積によってリー代数の構造がある そのリー代数を調べることで回転群のことがわかる 宇佐見 公輔 回転群のはなし


 usamik26
 x_ttyszk
 jagupath
 sshimizu2006
 arfon
 rlifchitz
 lychee1223
 enakai00
 corgies
 kiyoshi
 tagtag
 baggiponte
 mickey_0226
 reverentgeek
 mayatellez
 signer
 lara
 bkeepers
 tammyeverts
 letsgokoyo
 baasie
 portentint
 mraible
 garrettdimon
 chriscoyier