Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
CansatE-2021 年末報告会資料
Search
Asha
December 21, 2021
Education
130
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
CansatE-2021 年末報告会資料
Asha
December 21, 2021
Other Decks in Education
See All in Education
General Introduction, Composition, Chemistry & Chemical Classes, Biosources, Therapeutic uses and Commercial Application of Secondary Metabolites.
drpoonamkc
0
170
Web Architectures - Lecture 2 - Web Technologies (1019888BNR)
signer
PRO
0
3.7k
1014
cbtlibrary
0
180
GENERAL PHARMACOLOGY
pawan_pharm
0
210
El Clima de España. Tema 2 (PPT)
juanmartin2026
0
19k
AIの力を100%引き出すために
frievea
0
620
Adobe Express
matleenalaakso
2
8.4k
2026年度秋学期 統計学 講義の進め方と成績評価について (2026. 9. 28)
akiraasano
PRO
0
240
生成AIとの付き合い方/ How to work with AI
kaityo256
PRO
3
890
One Year of Learning English with AI @エンジニア英語キャリア Meetup #3
kekekenta
0
300
LEGO Geometry Tutorial
arnoknobbe
0
720
AWS Academy プログラムのご紹介
hiragahh
0
110
Featured
See All Featured
Build The Right Thing And Hit Your Dates
maggiecrowley
39
3.5k
Designing for Timeless Needs
cassininazir
1
530
JAMstack: Web Apps at Ludicrous Speed - All Things Open 2022
reverentgeek
1
640
The AI Revolution Will Not Be Monopolized: How open-source beats economies of scale, even for LLMs
inesmontani
PRO
3
3.8k
Being A Developer After 40
akosma
92
590k
Creating an realtime collaboration tool: Agile Flush - .NET Oxford
marcduiker
35
2.6k
More Than Pixels: Becoming A User Experience Designer
marktimemedia
3
570
Information Architects: The Missing Link in Design Systems
soysaucechin
1
1.2k
[SF Ruby Conf 2025] Rails X
palkan
3
1.5k
AI: The stuff that nobody shows you
jnunemaker
PRO
10
1.2k
Keith and Marios Guide to Fast Websites
keithpitt
413
23k
The Art of Programming - Codeland 2020
erikaheidi
57
14k
Transcript
© 2021 SSSRC © 2021 SSSRC Cansat E班 年末報告会 Cansat E班 松下昂由(PM) 行光実桜(会計) 足立快仁 山本航平
2021/12/29 A5棟&オンライン
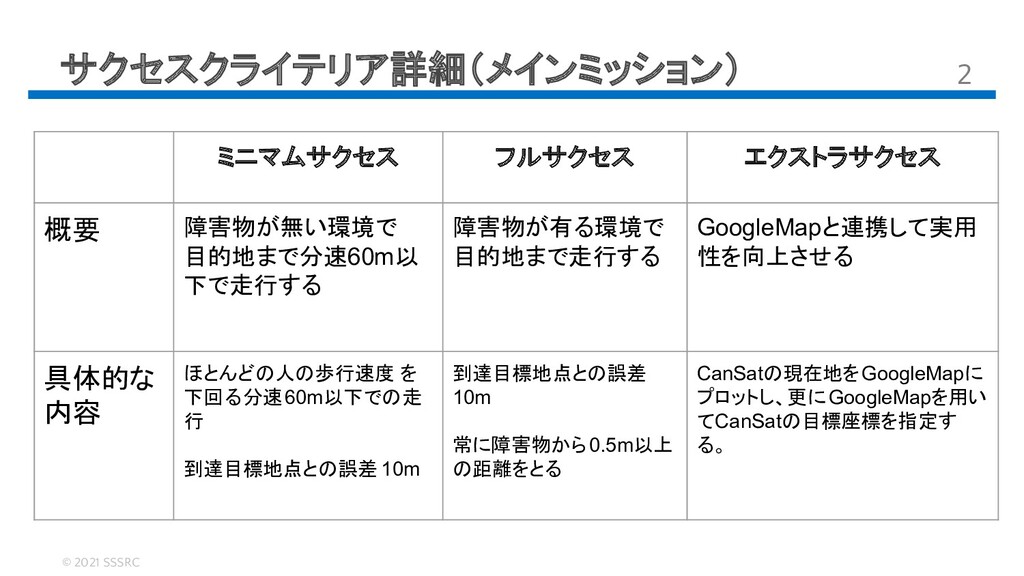
© 2021 SSSRC サクセスクライテリア詳細(メインミッション) ミニマムサクセス フルサクセス エクストラサクセス 概要 障害物が無い環境で 目的地まで分速60m以
下で走行する 障害物が有る環境で 目的地まで走行する GoogleMapと連携して実用 性を向上させる 具体的な 内容 ほとんどの人の歩行速度 を 下回る分速60m以下での走 行 到達目標地点との誤差 10m 到達目標地点との誤差 10m 常に障害物から0.5m以上 の距離をとる CanSatの現在地をGoogleMapに プロットし、更にGoogleMapを用い てCanSatの目標座標を指定す る。 2
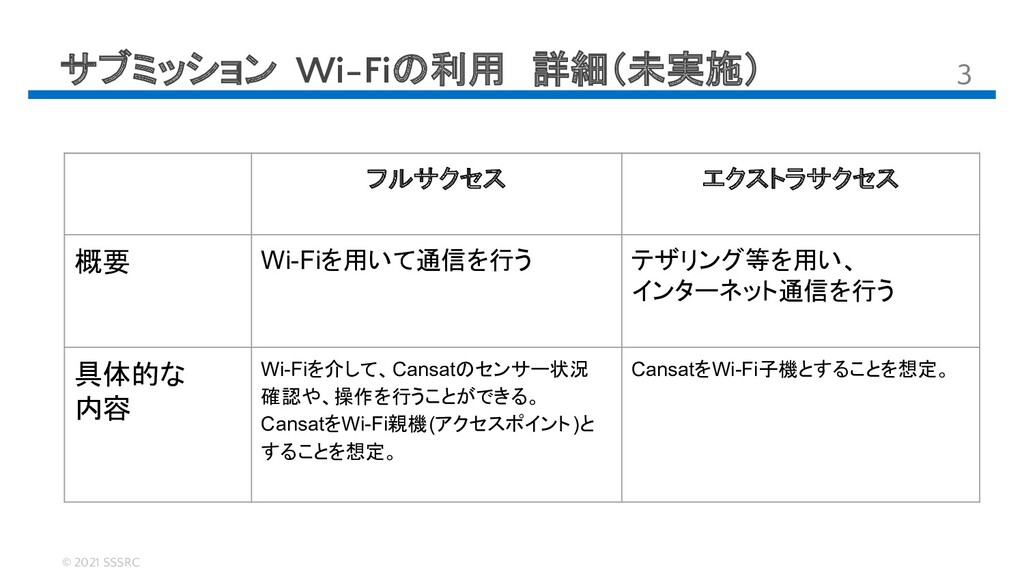
© 2021 SSSRC サブミッション Wi-Fiの利用 詳細(未実施) フルサクセス エクストラサクセス 概要 Wi-Fiを用いて通信を行う テザリング等を用い、
インターネット通信を行う 具体的な 内容 Wi-Fiを介して、Cansatのセンサー状況 確認や、操作を行うことができる。 CansatをWi-Fi親機(アクセスポイント)と することを想定。 CansatをWi-Fi子機とすることを想定。 3
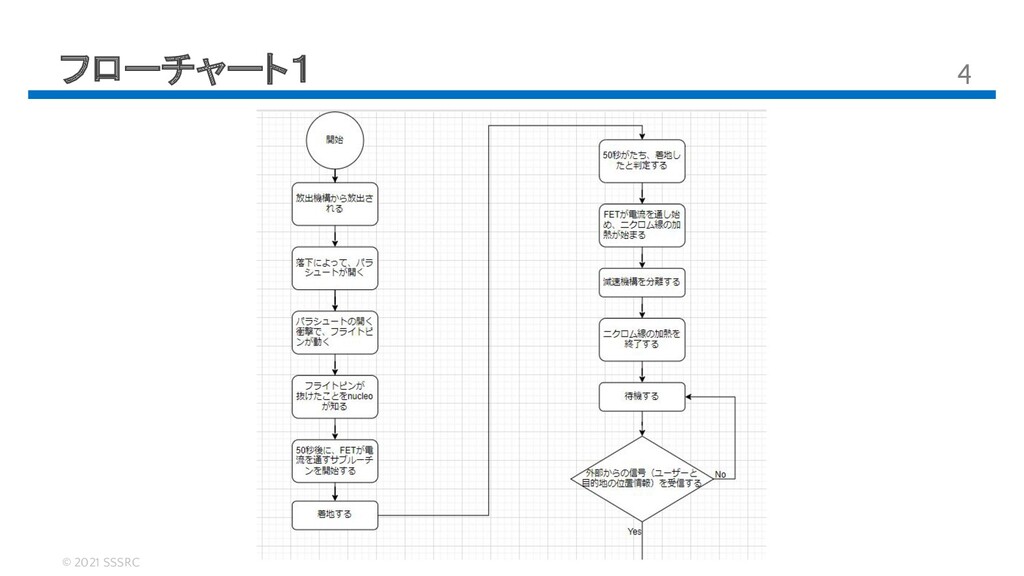
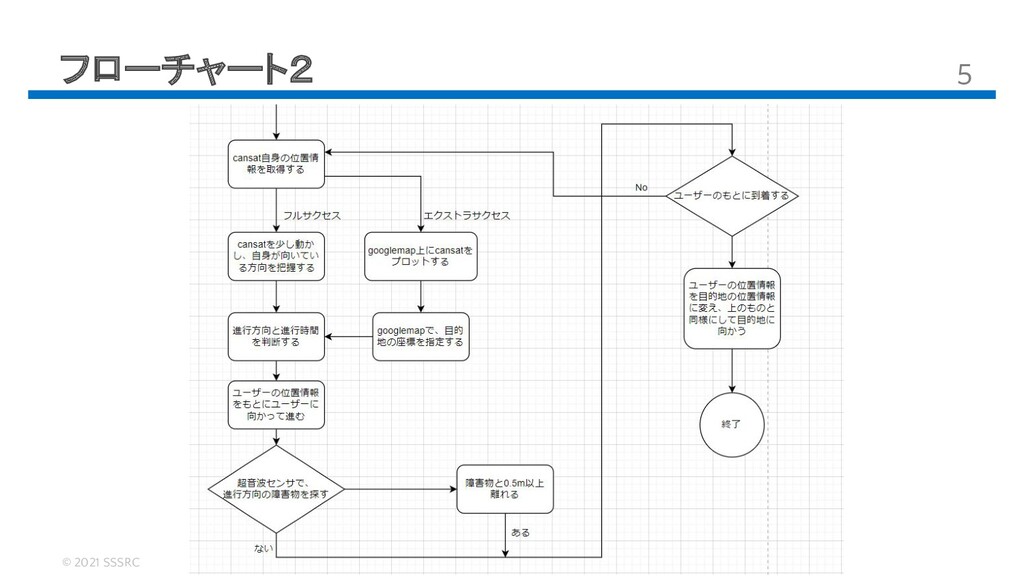
© 2021 SSSRC フローチャート1 4
© 2021 SSSRC フローチャート2 5
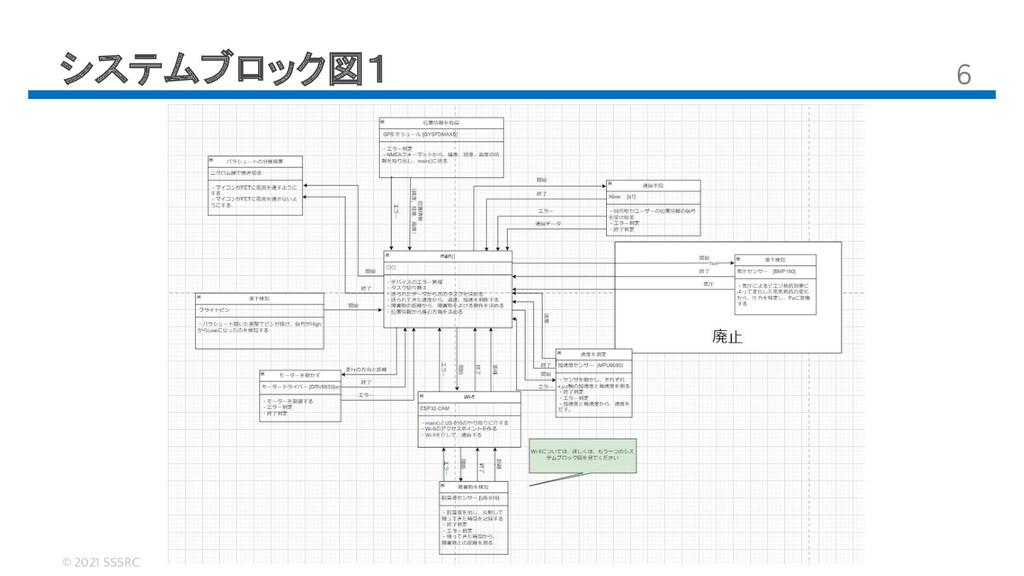
© 2021 SSSRC システムブロック図1 6
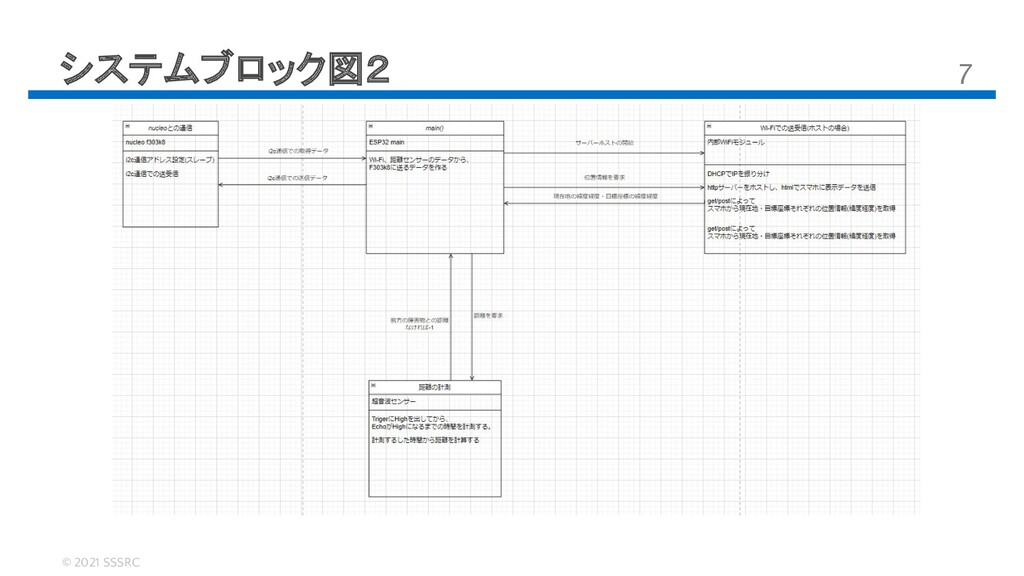
© 2021 SSSRC システムブロック図2 7
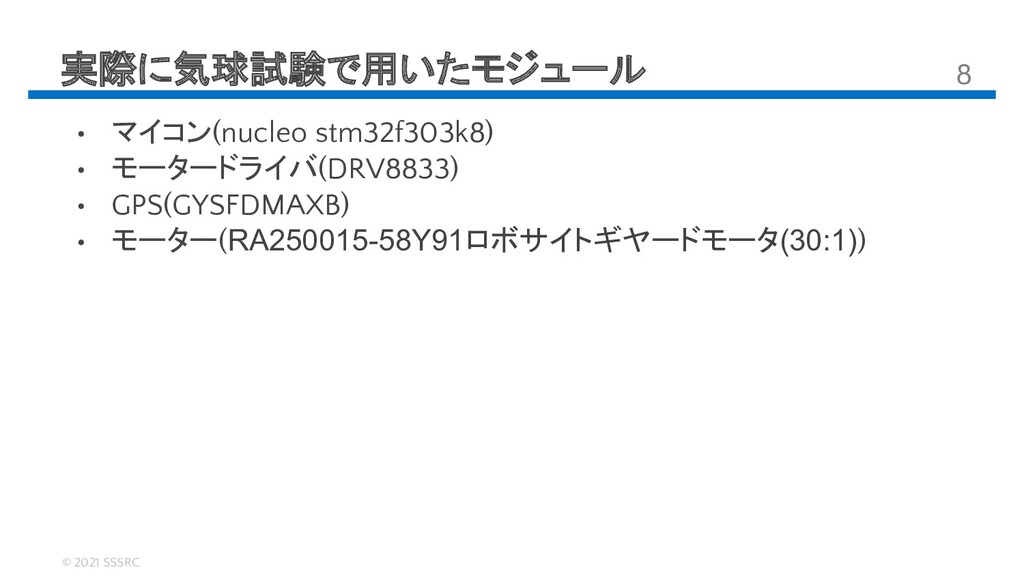
© 2021 SSSRC • マイコン(nucleo stm32f303k8) • モータードライバ(DRV8833) • GPS(GYSFDMAXB)
• モーター(RA250015-58Y91ロボサイトギヤードモータ(30:1)) 実際に気球試験で用いたモジュール 8
© 2021 SSSRC • ESP32CAM • 気球試験では使用できなかったモジュール 9
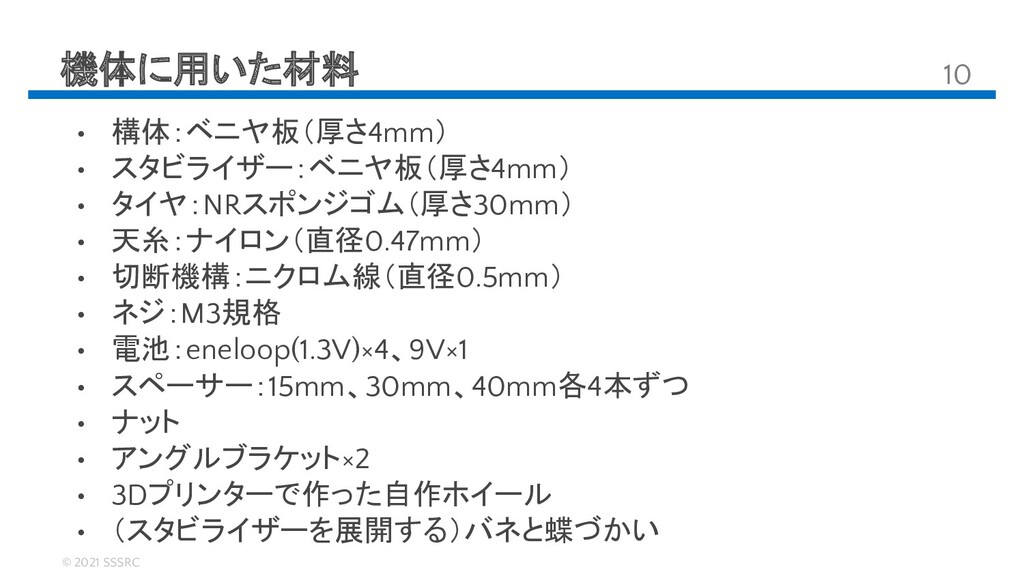
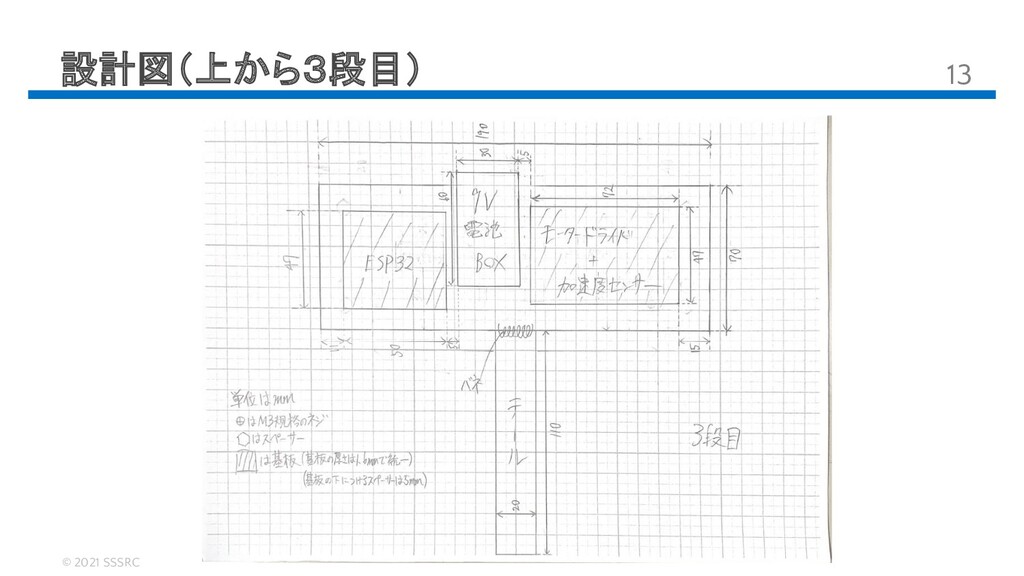
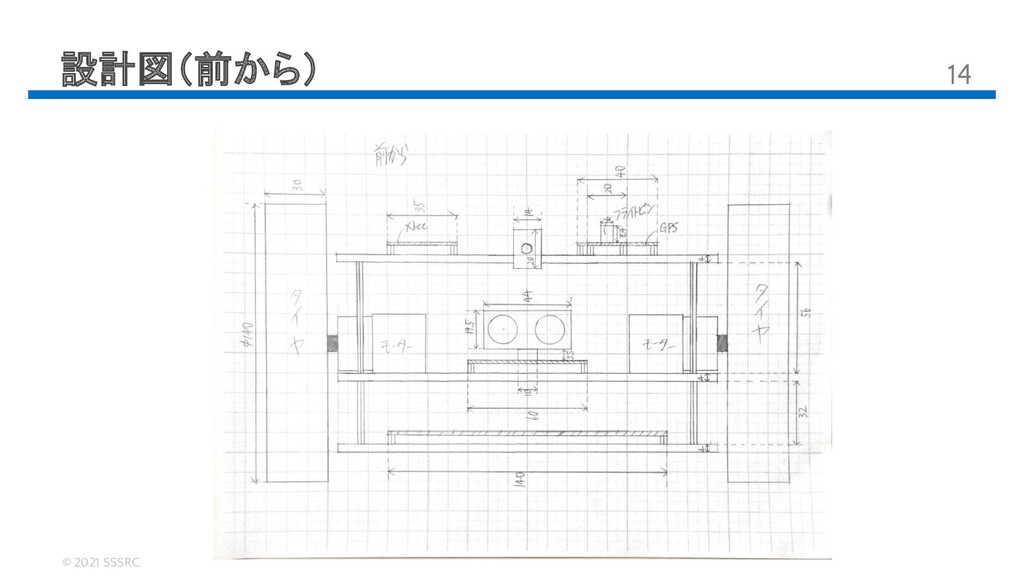
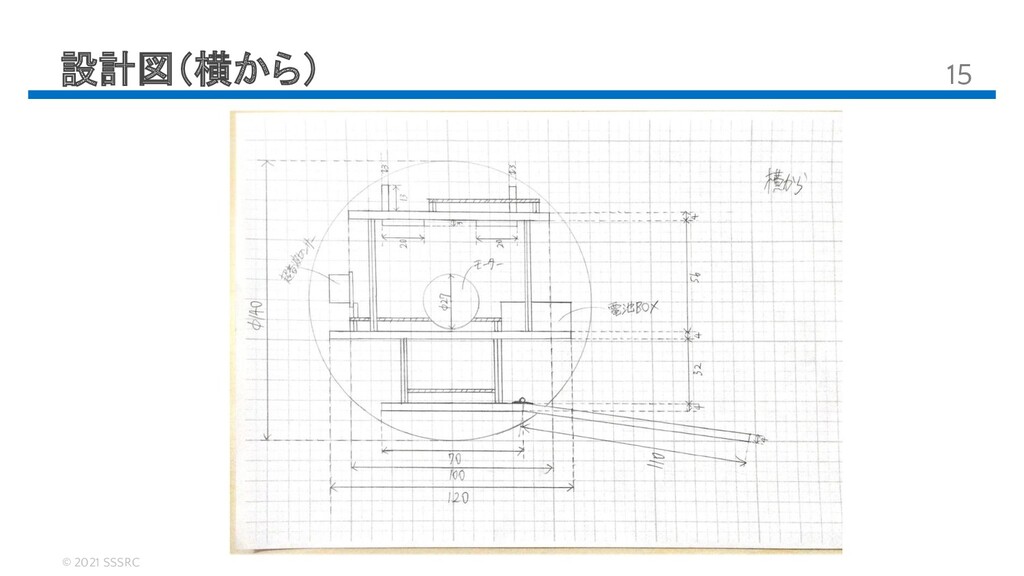
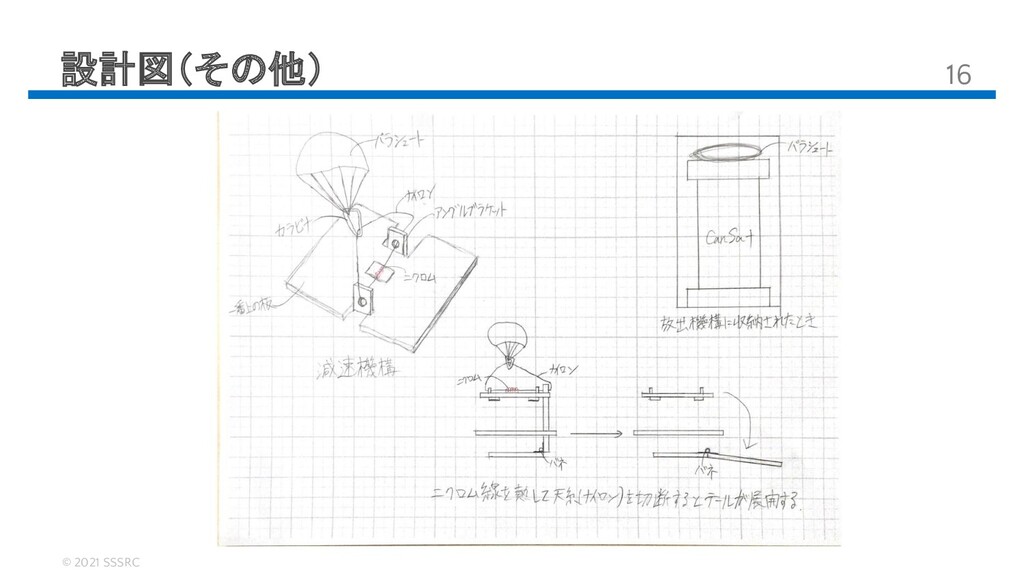
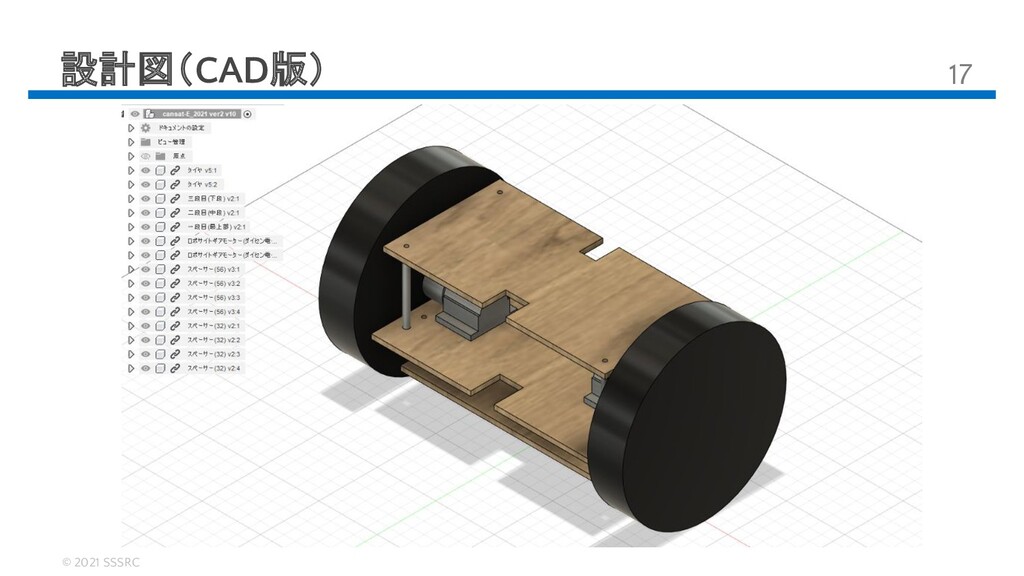
© 2021 SSSRC • 構体:ベニヤ板(厚さ4mm) • スタビライザー:ベニヤ板(厚さ4mm) • タイヤ:NRスポンジゴム(厚さ30mm) •
天糸:ナイロン(直径0.47mm) • 切断機構:ニクロム線(直径0.5mm) • ネジ:M3規格 • 電池:eneloop(1.3V)×4、9V×1 • スペーサー:15mm、30mm、40mm各4本ずつ • ナット • アングルブラケット×2 • 3Dプリンターで作った自作ホイール • (スタビライザーを展開する)バネと蝶づかい 機体に用いた材料 10
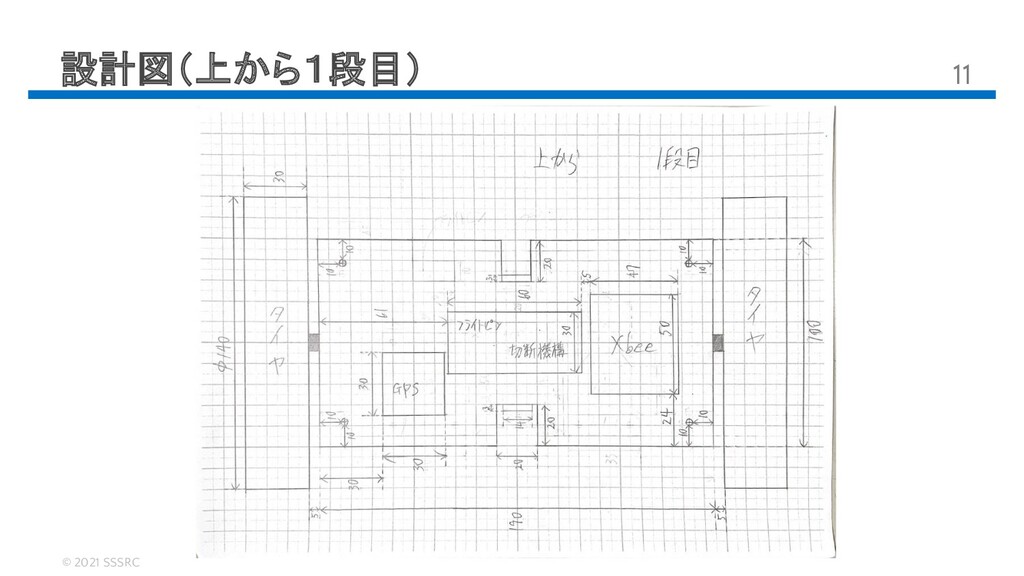
© 2021 SSSRC 設計図(上から1段目) 11
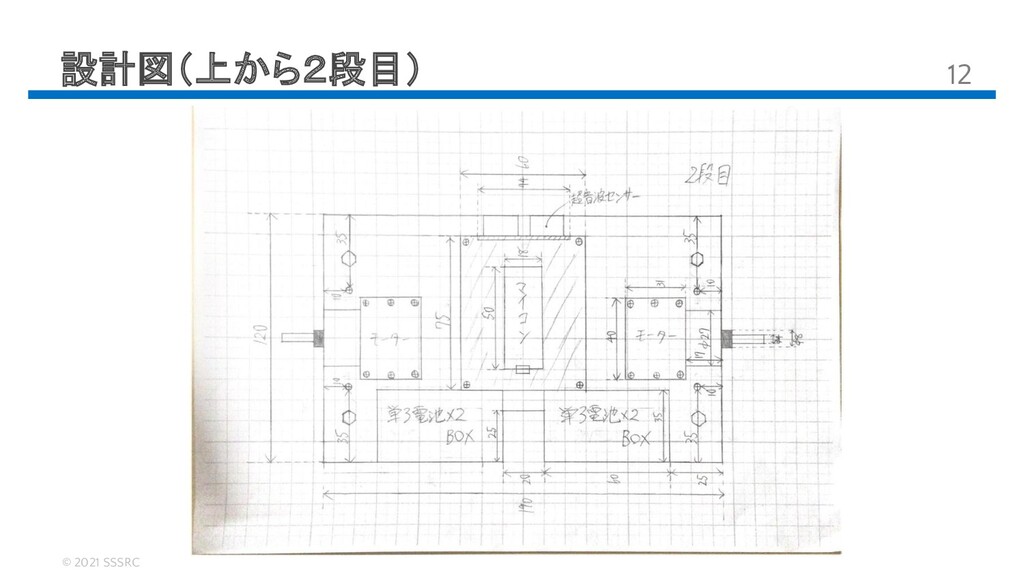
© 2021 SSSRC 設計図(上から2段目) 12
© 2021 SSSRC 設計図(上から3段目) 13
© 2021 SSSRC 設計図(前から) 14
© 2021 SSSRC 設計図(横から) 15
© 2021 SSSRC 設計図(その他) 16
© 2021 SSSRC 設計図(CAD版) 17
© 2021 SSSRC 全体スケジュール 18
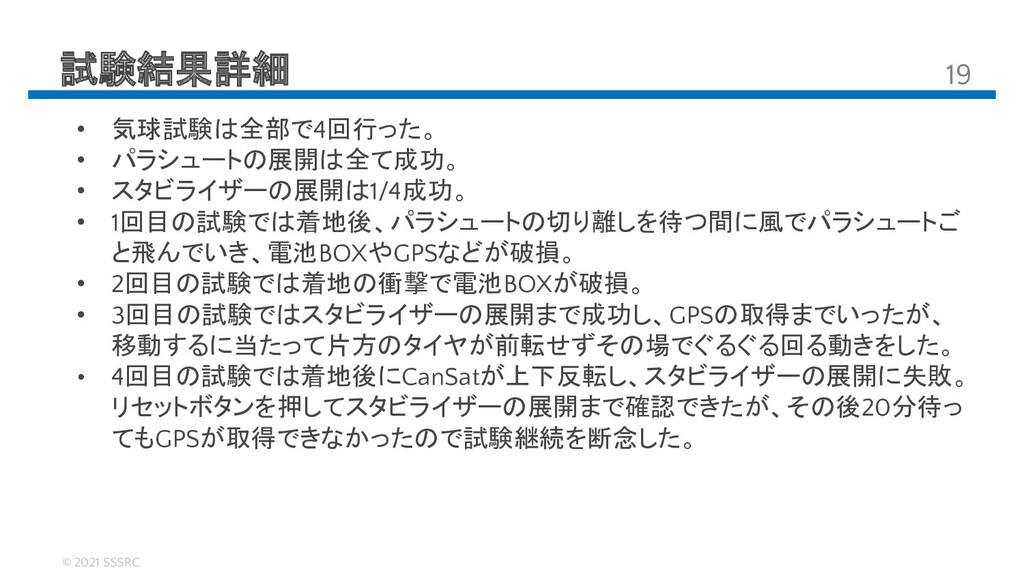
© 2021 SSSRC • 気球試験は全部で4回行った。 • パラシュートの展開は全て成功。 • スタビライザーの展開は1/4成功。 •
1回目の試験では着地後、パラシュートの切り離しを待つ間に風でパラシュートご と飛んでいき、電池BOXやGPSなどが破損。 • 2回目の試験では着地の衝撃で電池BOXが破損。 • 3回目の試験ではスタビライザーの展開まで成功し、GPSの取得までいったが、 移動するに当たって片方のタイヤが前転せずその場でぐるぐる回る動きをした。 • 4回目の試験では着地後にCanSatが上下反転し、スタビライザーの展開に失敗。 リセットボタンを押してスタビライザーの展開まで確認できたが、その後20分待っ てもGPSが取得できなかったので試験継続を断念した。 試験結果詳細 19
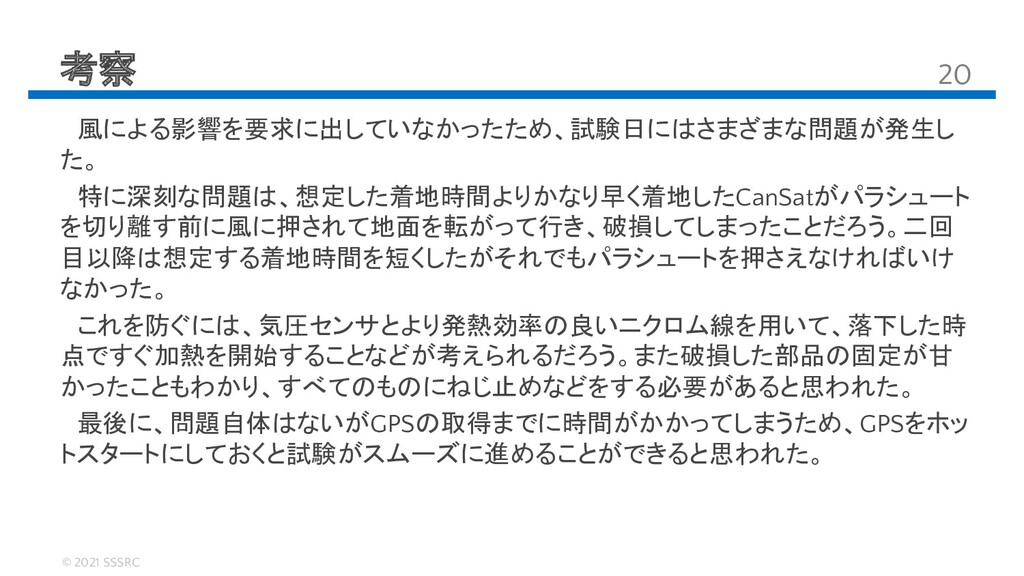
© 2021 SSSRC 風による影響を要求に出していなかったため、試験日にはさまざまな問題が発生し た。 特に深刻な問題は、想定した着地時間よりかなり早く着地したCanSatがパラシュート を切り離す前に風に押されて地面を転がって行き、破損してしまったことだろう。二回 目以降は想定する着地時間を短くしたがそれでもパラシュートを押さえなければいけ なかった。 これを防ぐには、気圧センサとより発熱効率の良いニクロム線を用いて、落下した時
点ですぐ加熱を開始することなどが考えられるだろう。また破損した部品の固定が甘 かったこともわかり、すべてのものにねじ止めなどをする必要があると思われた。 最後に、問題自体はないがGPSの取得までに時間がかかってしまうため、GPSをホッ トスタートにしておくと試験がスムーズに進めることができると思われた。 考察 20
© 2021 SSSRC 今回の気球試験においてまともに走行すらできなかったことは非常に悔やまれる。 そもそも我々の班は超音波センサーを使用した障害物回避(フルサクセス)やWi-Fiのア クセスポイント化(サブミッション)を行う予定であったが、NucleoのSerial1とSerial2の同時 使用が一向にうまく行かなかったため、試験3日前にフルサクセス以上とサブミッションの遂 行を断念していた。 それでも試験日までにミニマムサクセスの達成は確認できており、本試験では確実にミニ マムサクセスを達成できると思われていたために、本試験結果は誠に残念である。
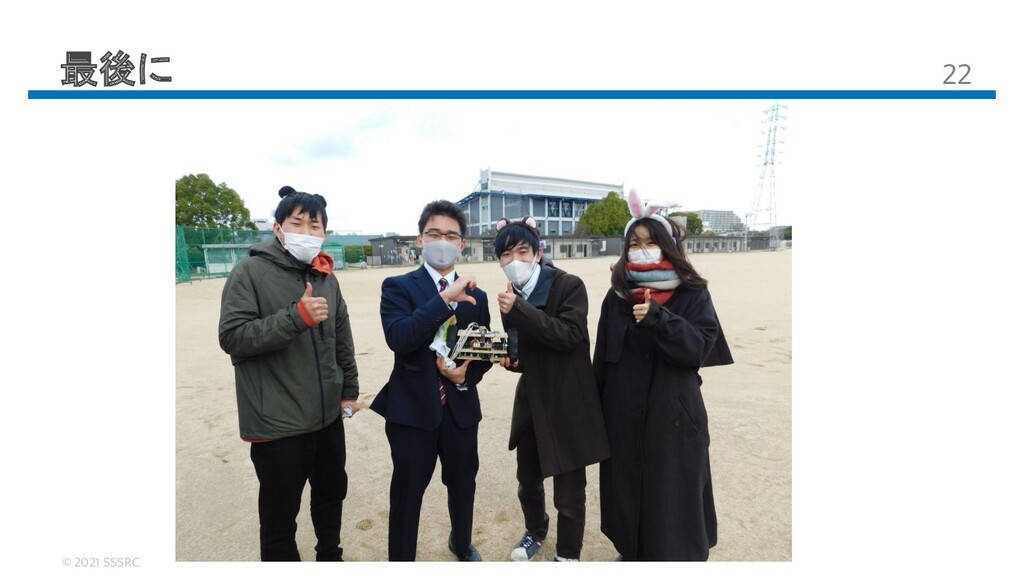
しかし「CanSat講習」という視点から見れば、あるシステムを作る際の「難しさ」と「楽しさ」 の両方を班員の皆が身をもって知ることができたので、CanSat講習のフルサクセスは達成 したと思われる。(エクストラサクセスはこちら) 本講習を通して身につけたことを生かしてE班一同、今後もSSSRCに貢献しようと思う。 E班PM 松下昂由 最後に 21
© 2021 SSSRC 最後に 22


 drpoonamkc
 signer
 cbtlibrary
 pawan_pharm
 juanmartin2026
 frievea
 matleenalaakso
 akiraasano
 kaityo256
 kekekenta
 arnoknobbe
 hiragahh
 maggiecrowley
 cassininazir
 reverentgeek
 inesmontani
 akosma
 marcduiker
 marktimemedia
 soysaucechin
 palkan
 jnunemaker
 keithpitt
 erikaheidi