Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[輪読]ガウス過程と機械学習 Chapter7: ガウス過程による教師なし学習(前半)
Search
daiki
July 18, 2023
Research
220
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[輪読]ガウス過程と機械学習 Chapter7: ガウス過程による教師なし学習(前半)
持橋大地/大羽成征・著,ガウス過程と機械学習,機械学習プロフェッショナルシリーズ,2019/03/07
http://chasen.org/~daiti-m/gpbook/
daiki
July 18, 2023
More Decks by daiki
See All by daiki
Pre-train, Prompt, and Predict: A Systematic Survey of Prompting Methods in Natural Language Processing
ddaiki5
0
380
EmbraceNet: A robust deep learning architecture for multimodal classification
ddaiki5
0
140
[AAMAS22] Lazy-MDPs: Towards Interpretable RL by Learning When to Act
ddaiki5
0
100
[GECCO22] Evolving SimGANs to improve abnormal electrocardiogram classification
ddaiki5
0
280
Other Decks in Research
See All in Research
大規模言語モデルは誰を覚えているか / Who Do Large Language Models Memorize?
upura
0
180
Language and AI
ayaniwa
0
290
LLM の Attention 機構まとめ — 数式・計算量・メモリ
puwaer
8
2.7k
秋葉原ウォーカブル基礎調査報告書
izumiyama_lab
1
120
LA-Bench 2025:実験指示から 実行可能手順を生成するためのデータセット/LA-Bench 2025: A Dataset for Generating Executable Experimental Procedures from Experimental Instructions
stktu
0
180
SAM3を用いたコマ・吹き出しの 領域検出と分割構造からの読み順推定
kzmssk
0
130
SOTAのさらに先へ:厳しい推論制約下での高性能モデルのPost-Training
analokmaus
0
1.5k
多様なデータを許容し学習し続ける模倣学習 / Advanced Imitation Learning for VLA
prinlab
0
320
クラウド・AI 時代の研究開発 DX / R&D Digital Transformation
hariby
0
140
[最先端NLP勉強会2026] Agentic Rubrics as Contextual Verifiers for SWE Agents
rfujii
1
360
JICA QUEST 共創×革新プログラム Impact Report(海ノ向こうコーヒー)
ontheslope
0
620
ハードウェア研究で国際トップ会議を目指す!IROS 2027での論文採択を目指して
ayatokanada
6
3.8k
Featured
See All Featured
A better future with KSS
kneath
240
18k
From Legacy to Launchpad: Building Startup-Ready Communities
dugsong
0
330
Facilitating Awesome Meetings
lara
57
7.1k
How to Create Impact in a Changing Tech Landscape [PerfNow 2023]
tammyeverts
56
3.5k
Save Time (by Creating Custom Rails Generators)
garrettdimon
PRO
32
4.8k
How to make the Groovebox
asonas
2
2.4k
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
460
Introduction to Domain-Driven Design and Collaborative software design
baasie
1
990
Designing for humans not robots
tammielis
254
26k
Marketing to machines
jonoalderson
1
5.8k
How STYLIGHT went responsive
nonsquared
100
6.3k
Amusing Abliteration
ianozsvald
1
310
Transcript
ガウス過程と機械学習 Chapter7:ガウス過程による教師なし学習 daiki http://chasen.org/~daiti-m/gpbook/
目次 7.1 ガウス過程潜在変数モデル ◼GPLVMの生成モデル ◼GPLVMの目的関数 ◼GPLVMの学習 7.2 ガウス過程潜在変数モデルの性質 2
本章の立ち位置 ガウス過程回帰モデル(4章まで) ◼教師あり学習 ➢入力𝑋と出力𝑌が既知 教師なし学習(本章) ◼観測𝑌だけがあり対応する入力Xは未知 ➢実世界のデータは多くの場合これ ◼ガウス過程回帰で教師なし学習を扱えるのか ➢観測𝑌から潜在変数𝑋を求めたい 3
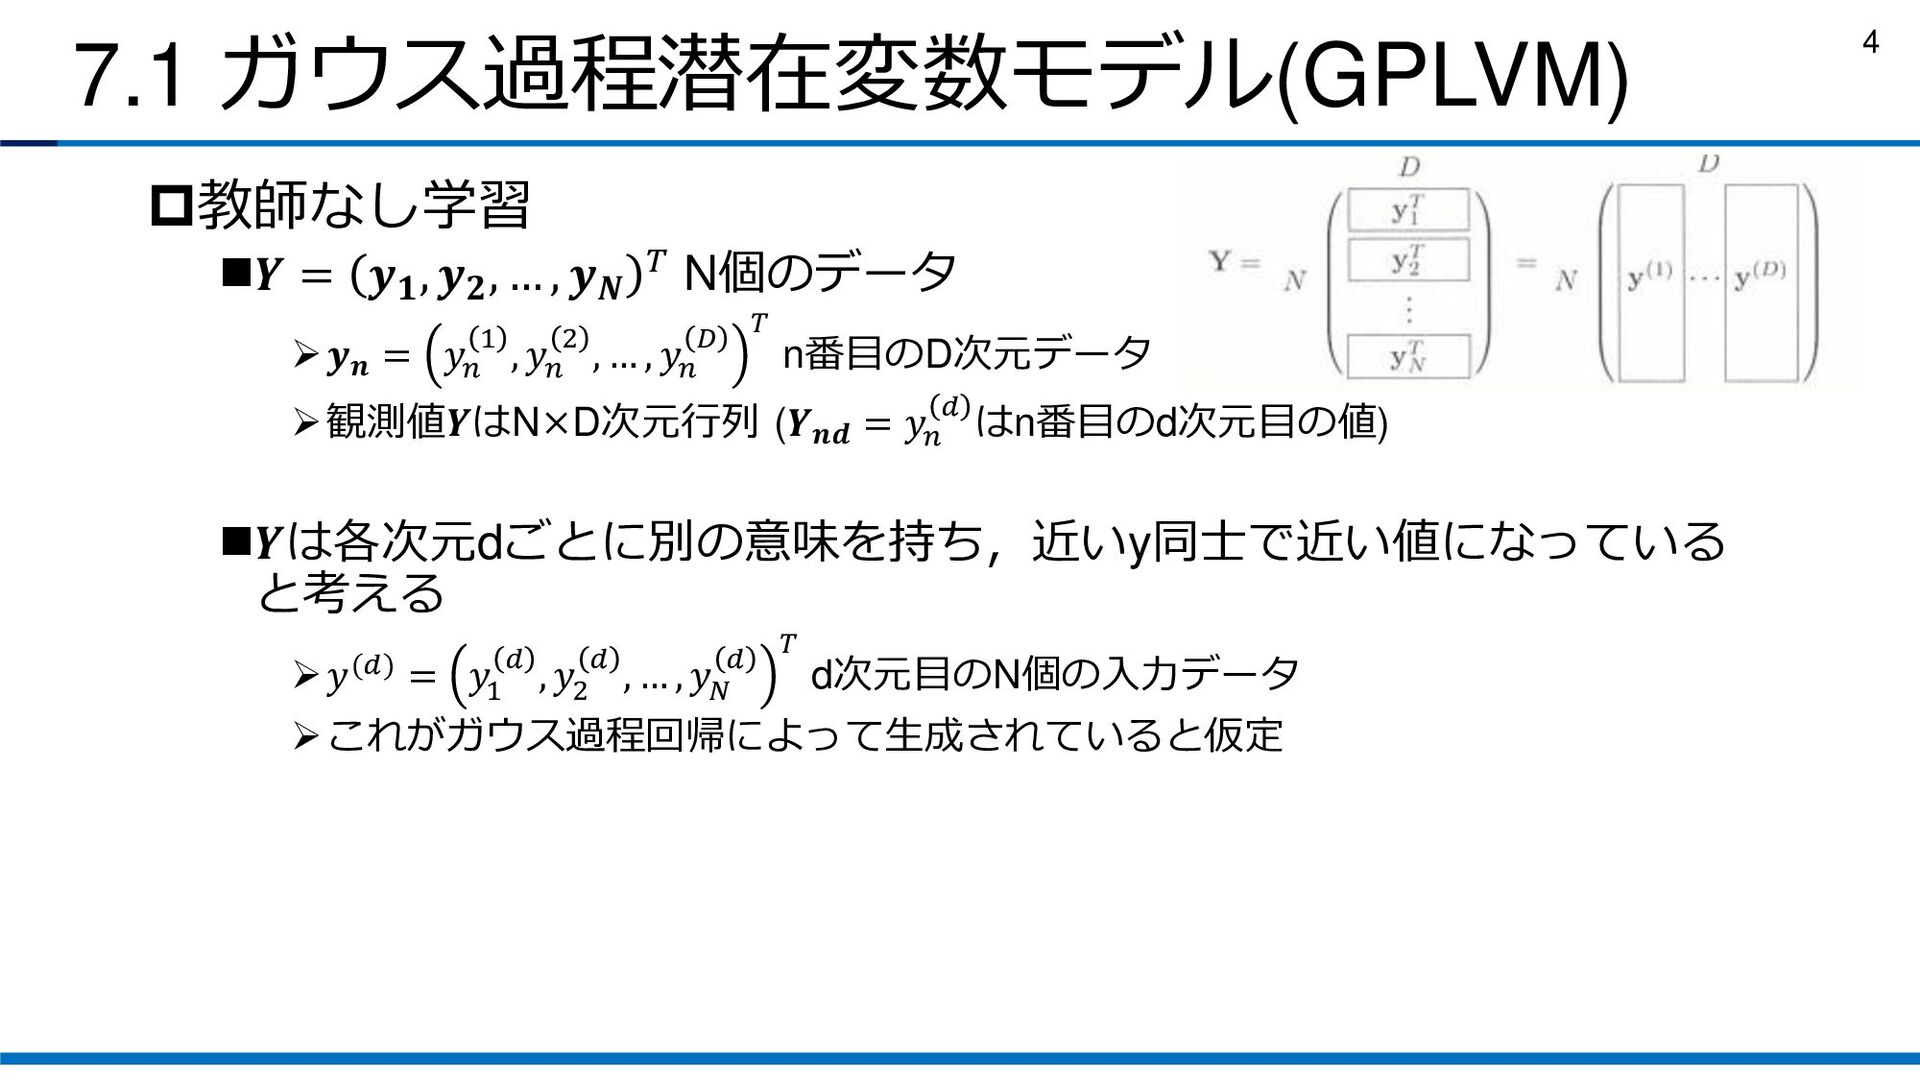
7.1 ガウス過程潜在変数モデル(GPLVM) 教師なし学習 ◼𝒀 = 𝒚𝟏 , 𝒚𝟐 , …
, 𝒚𝑵 𝑇 N個のデータ ➢𝒚𝒏 = 𝑦𝑛 1 , 𝑦𝑛 2 , … , 𝑦𝑛 𝐷 𝑇 n番目のD次元データ ➢観測値𝒀はN×D次元行列 (𝒀𝒏𝒅 = 𝑦𝑛 𝑑 はn番目のd次元目の値) ◼𝒀は各次元dごとに別の意味を持ち,近いy同士で近い値になっている と考える ➢𝑦(𝑑) = 𝑦1 𝑑 , 𝑦2 𝑑 , … , 𝑦 𝑁 𝑑 𝑇 d次元目のN個の入力データ ➢これがガウス過程回帰によって生成されていると仮定 4
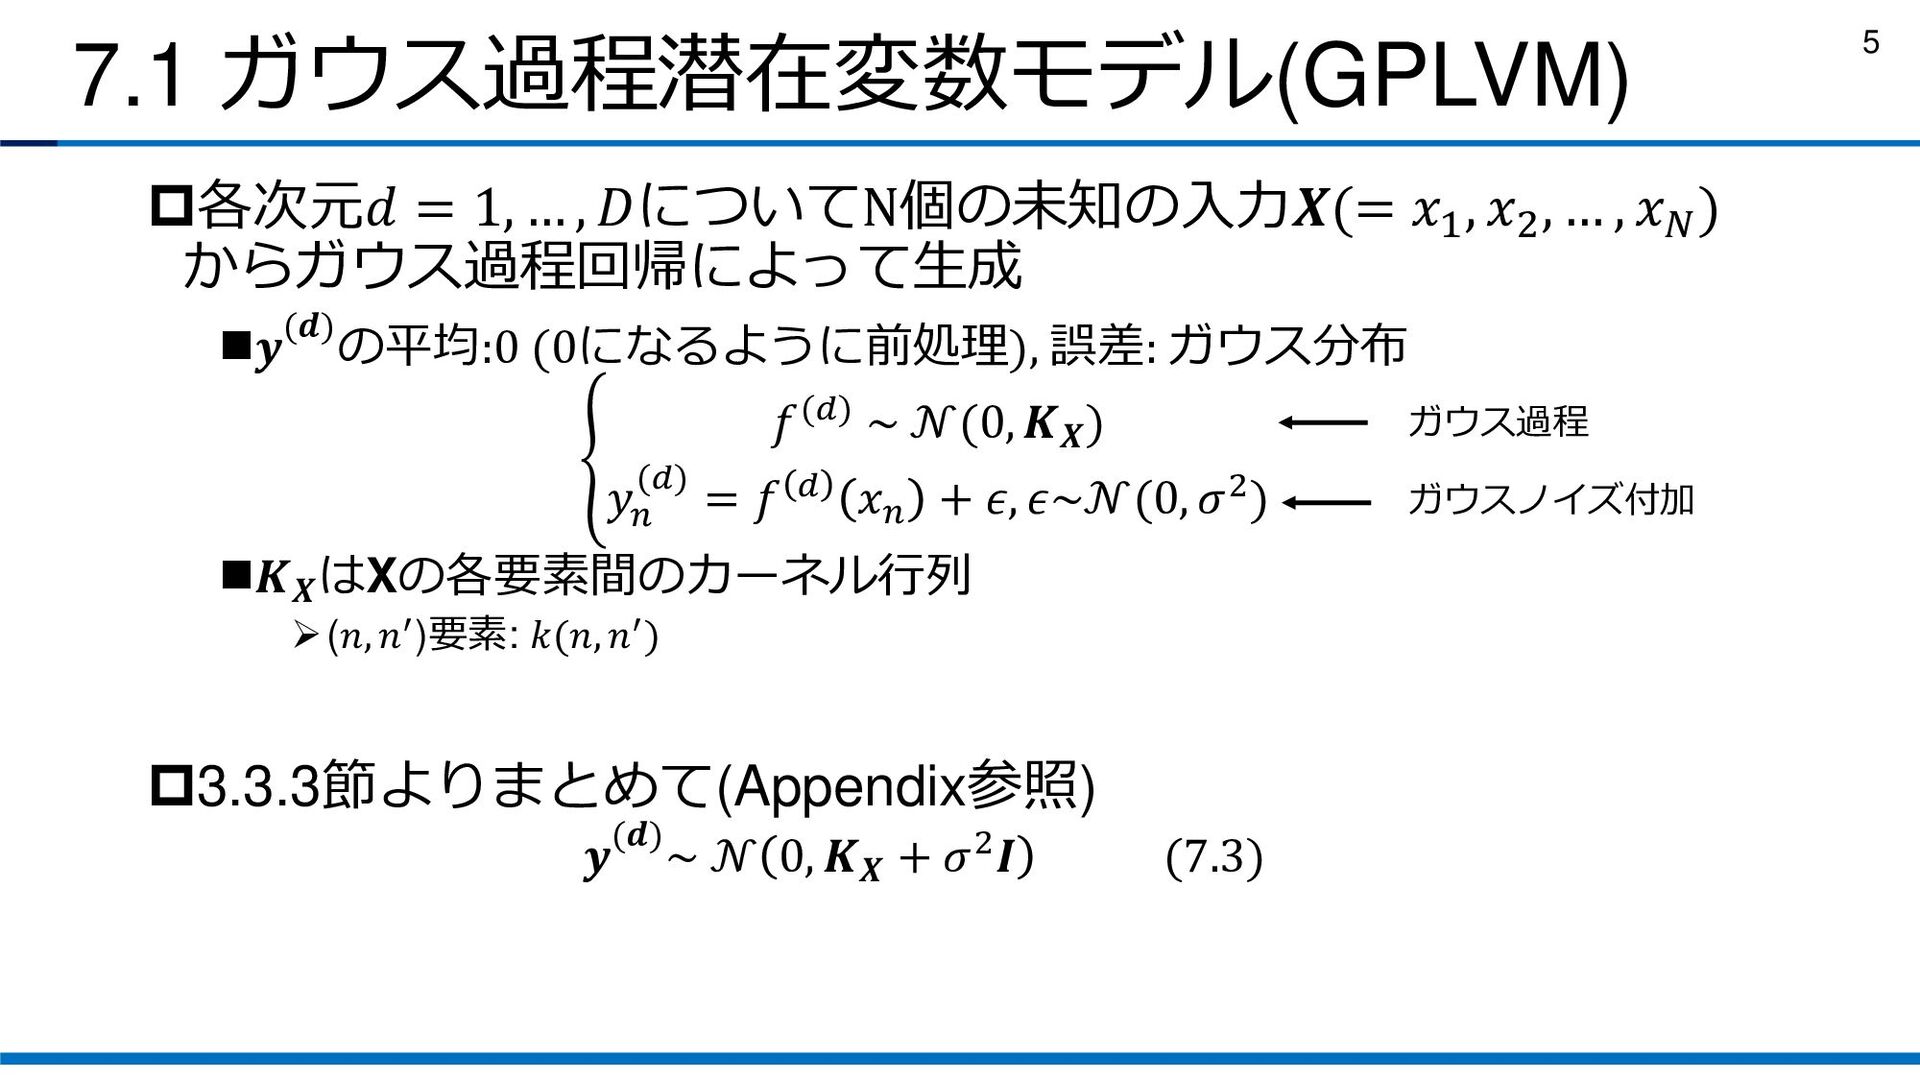
7.1 ガウス過程潜在変数モデル(GPLVM) 各次元𝑑 = 1, … , 𝐷についてN個の未知の入力𝑿(= 𝑥1 ,
𝑥2 , … , 𝑥𝑁 ) からガウス過程回帰によって生成 ◼𝒚(𝒅)の平均:0 (0になるように前処理), 誤差: ガウス分布 ቐ 𝑓(𝑑) ~ 𝒩(0, 𝑲𝑿 ) 𝑦𝑛 (𝑑) = 𝑓 𝑑 𝑥𝑛 + 𝜖, 𝜖~𝒩(0, 𝜎2) ◼𝑲𝑿 はXの各要素間のカーネル行列 ➢(𝑛, 𝑛′)要素: 𝑘(𝑛, 𝑛′) 3.3.3節よりまとめて(Appendix参照) 𝒚(𝒅)~ 𝒩 0, 𝑲𝑿 + 𝜎2𝑰 (7.3) ガウス過程 ガウスノイズ付加 5
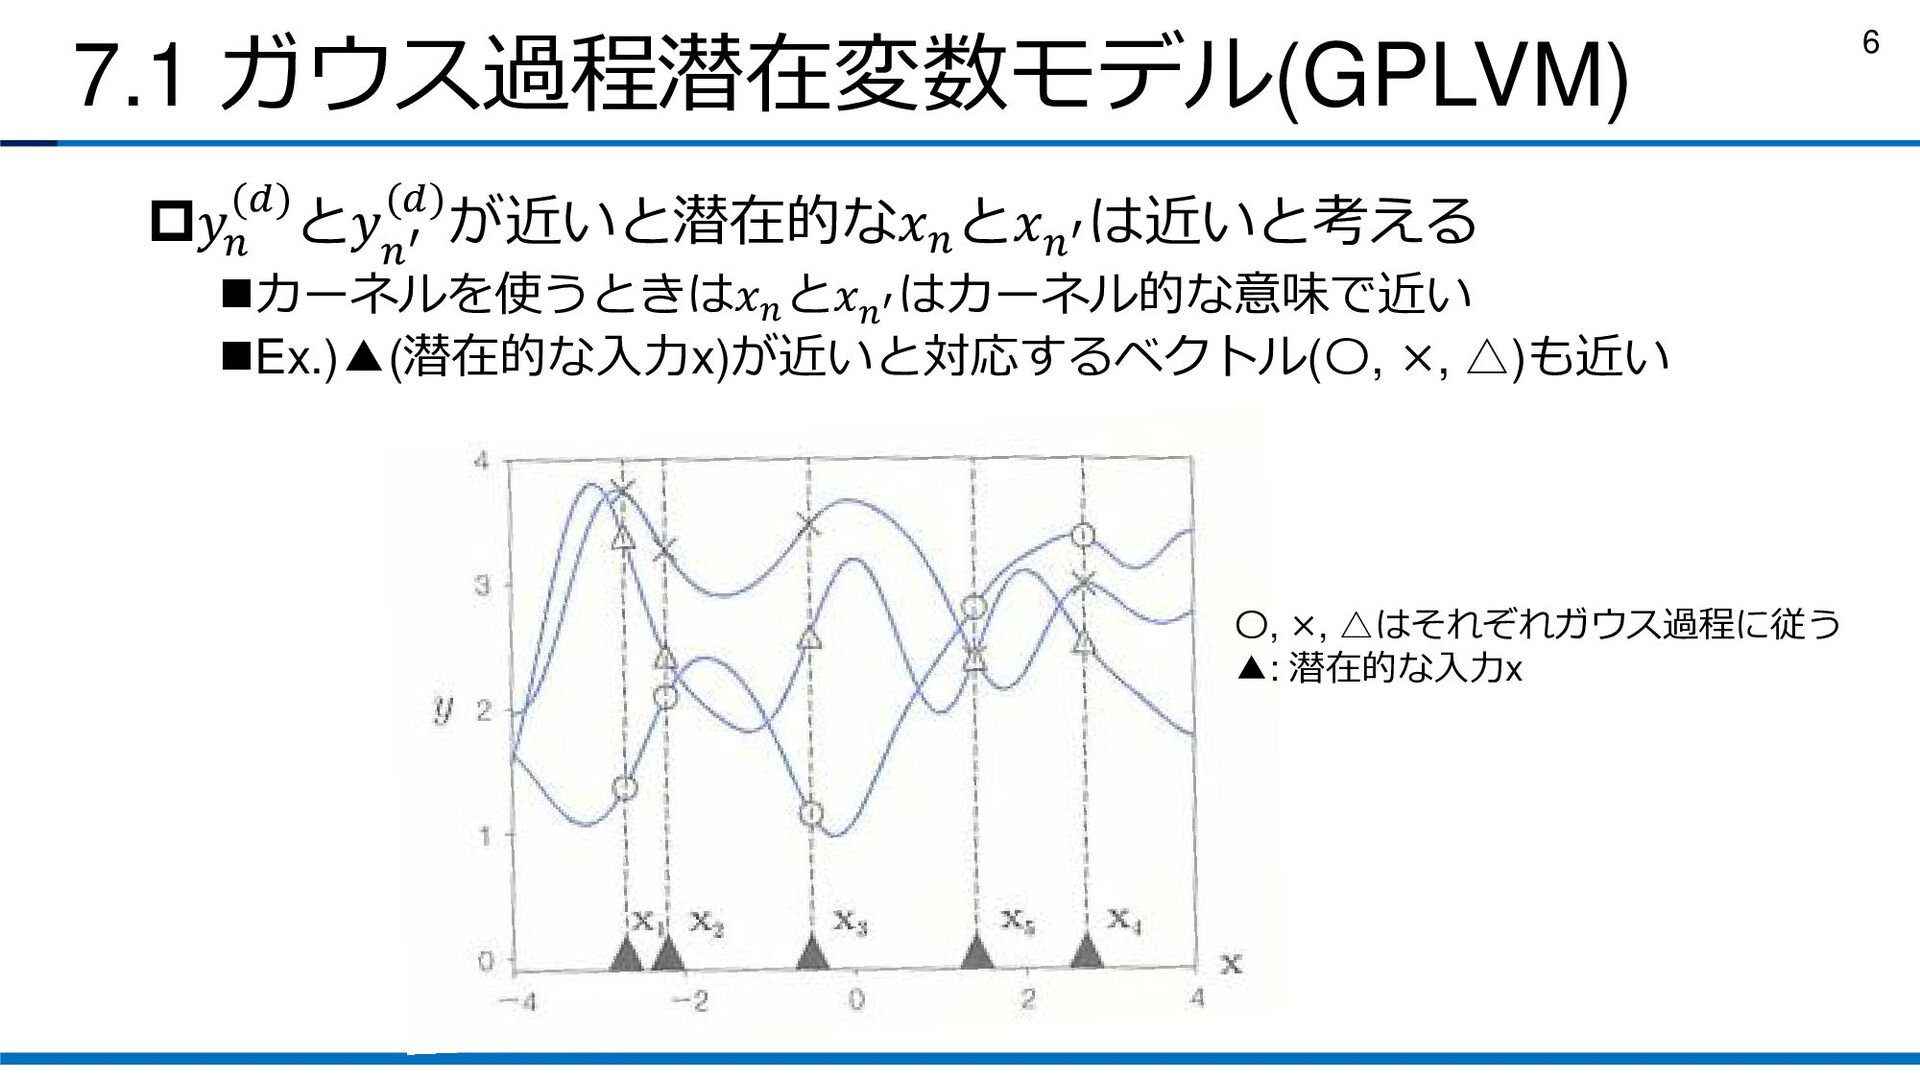
7.1 ガウス過程潜在変数モデル(GPLVM) 𝑦𝑛 (𝑑)と𝑦 𝑛′ (𝑑)が近いと潜在的な𝑥𝑛 と𝑥𝑛′ は近いと考える ◼カーネルを使うときは𝑥𝑛 と𝑥𝑛′
はカーネル的な意味で近い ◼Ex.)▲(潜在的な入力x)が近いと対応するベクトル(〇, ×, △)も近い 〇, ×, △はそれぞれガウス過程に従う ▲: 潜在的な入力x 6
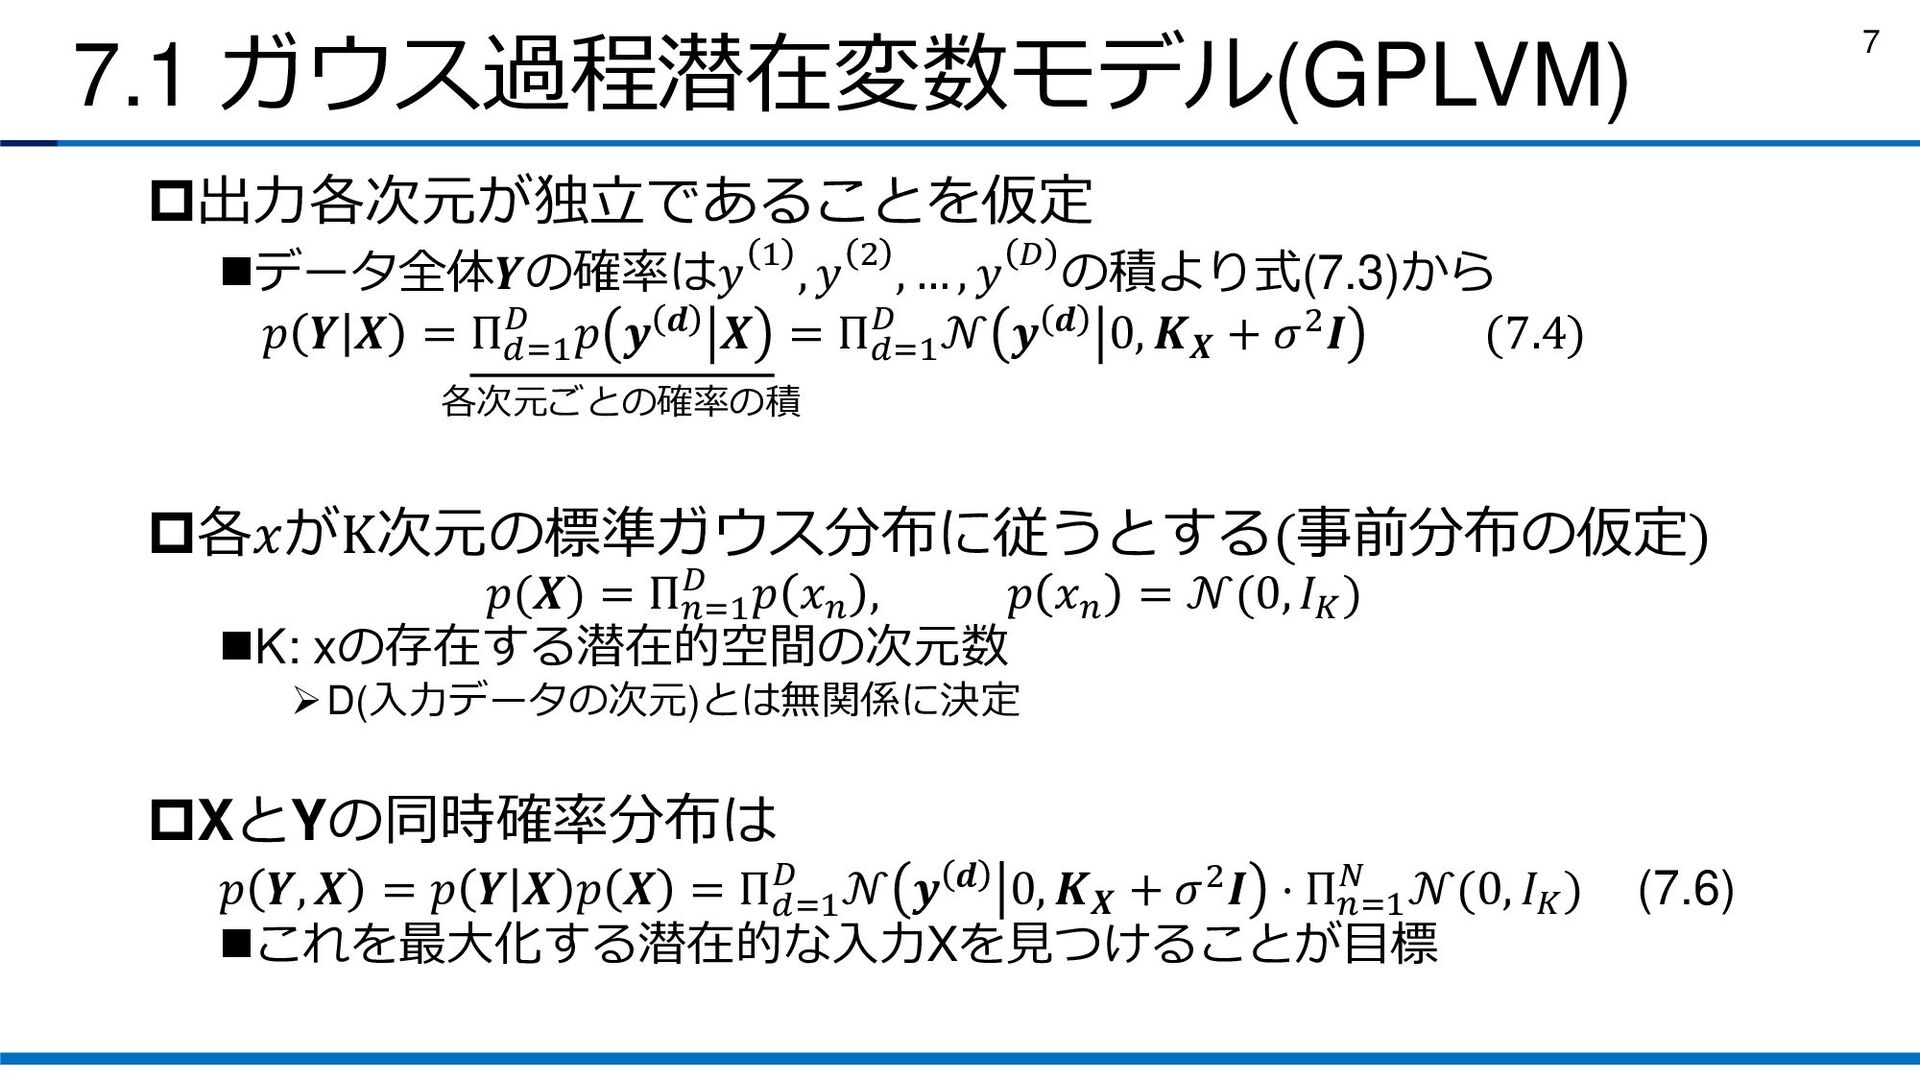
7.1 ガウス過程潜在変数モデル(GPLVM) 出力各次元が独立であることを仮定 ◼データ全体𝒀の確率は𝑦 1 , 𝑦 2 , …
, 𝑦 𝐷 の積より式(7.3)から 𝑝 𝒀 𝑿 = Π𝑑=1 𝐷 𝑝 𝒚 𝒅 𝑿 = Π𝑑=1 𝐷 𝒩 𝒚 𝒅 0, 𝑲𝑿 + 𝜎2𝑰 (7.4) 各𝑥がK次元の標準ガウス分布に従うとする(事前分布の仮定) 𝑝(𝑿) = Π𝑛=1 𝐷 𝑝 𝑥𝑛 , 𝑝 𝑥𝑛 = 𝒩(0, 𝐼𝐾 ) ◼K: xの存在する潜在的空間の次元数 ➢D(入力データの次元)とは無関係に決定 XとYの同時確率分布は 𝑝 𝒀, 𝑿 = 𝑝 𝒀 𝑿 𝑝 𝑿 = Π𝑑=1 𝐷 𝒩 𝒚 𝒅 0, 𝑲𝑿 + 𝜎2𝑰 ⋅ Π𝑛=1 𝑁 𝒩(0, 𝐼𝐾 ) (7.6) ◼これを最大化する潜在的な入力Xを見つけることが目標 各次元ごとの確率の積 7
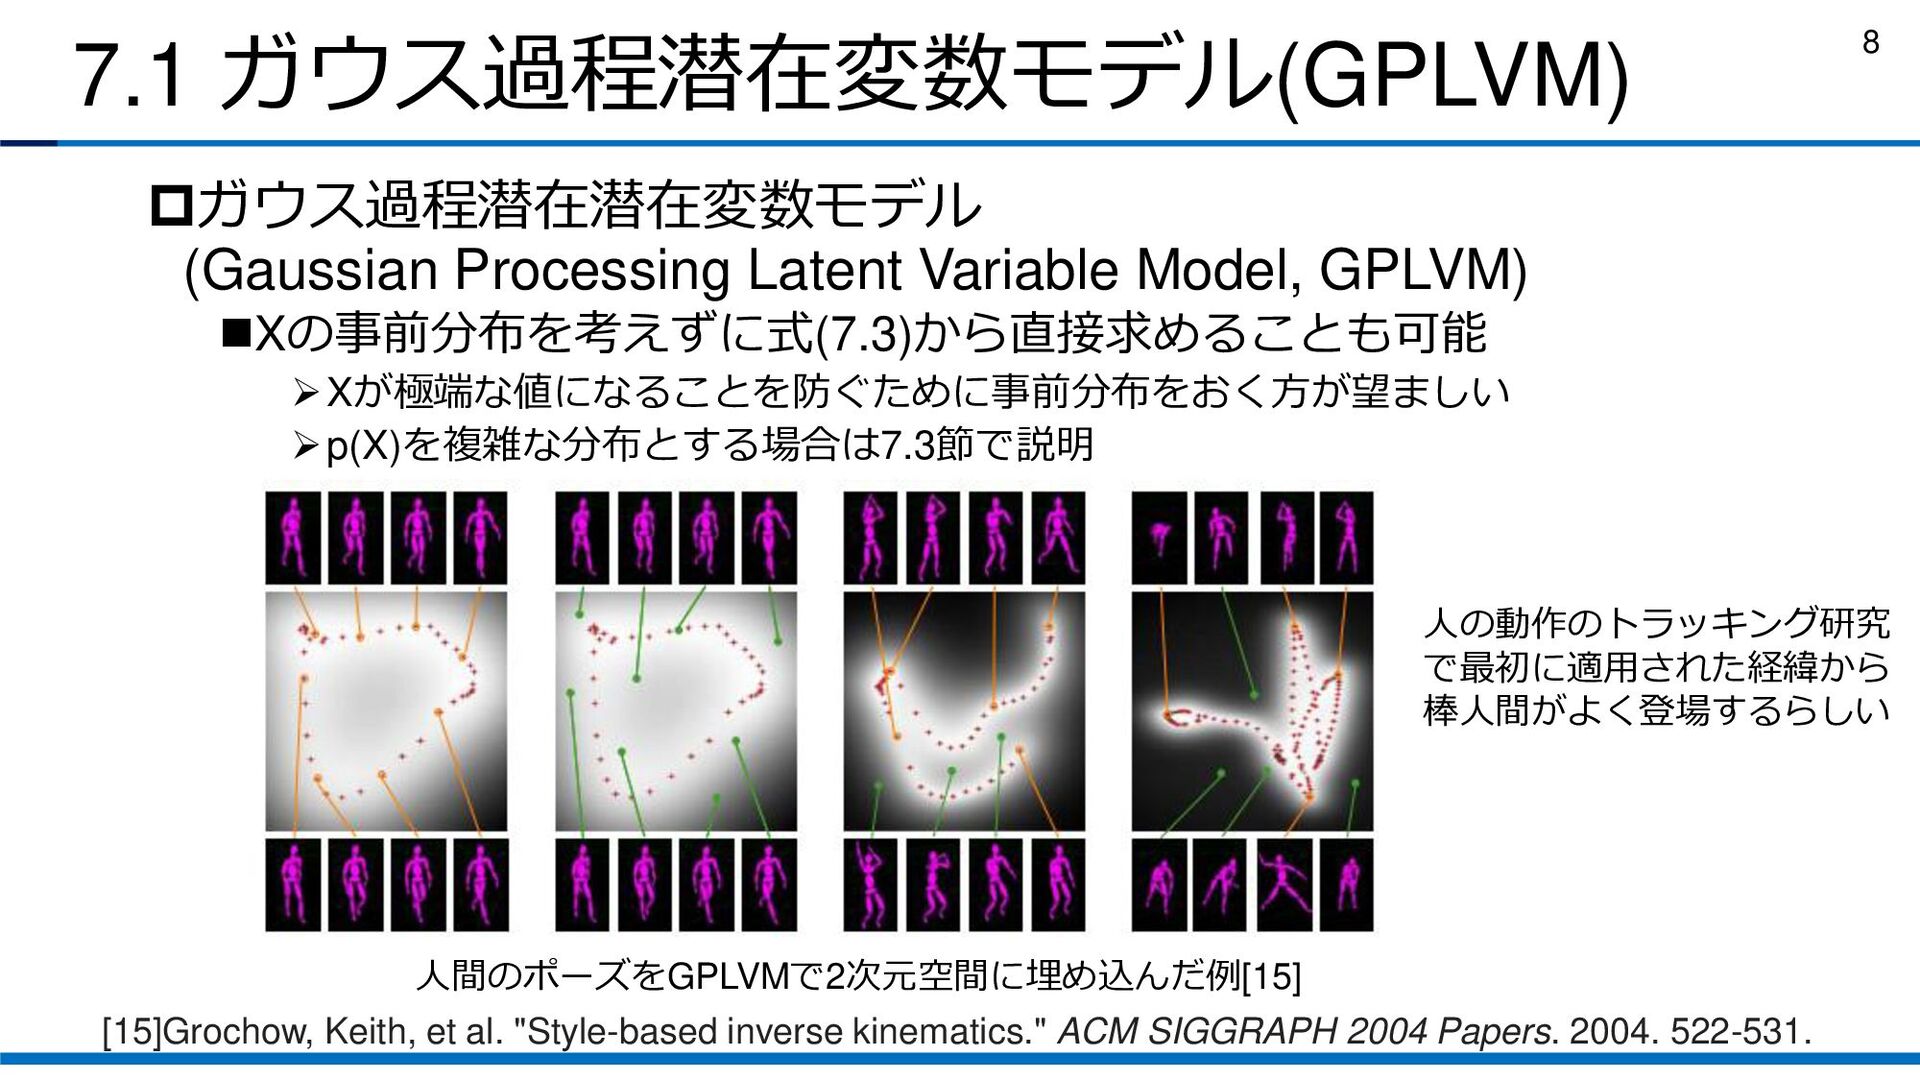
7.1 ガウス過程潜在変数モデル(GPLVM) ガウス過程潜在潜在変数モデル (Gaussian Processing Latent Variable Model, GPLVM) ◼Xの事前分布を考えずに式(7.3)から直接求めることも可能
➢Xが極端な値になることを防ぐために事前分布をおく方が望ましい ➢p(X)を複雑な分布とする場合は7.3節で説明 人間のポーズをGPLVMで2次元空間に埋め込んだ例[15] 人の動作のトラッキング研究 で最初に適用された経緯から 棒人間がよく登場するらしい [15]Grochow, Keith, et al. "Style-based inverse kinematics." ACM SIGGRAPH 2004 Papers. 2004. 522-531. 8
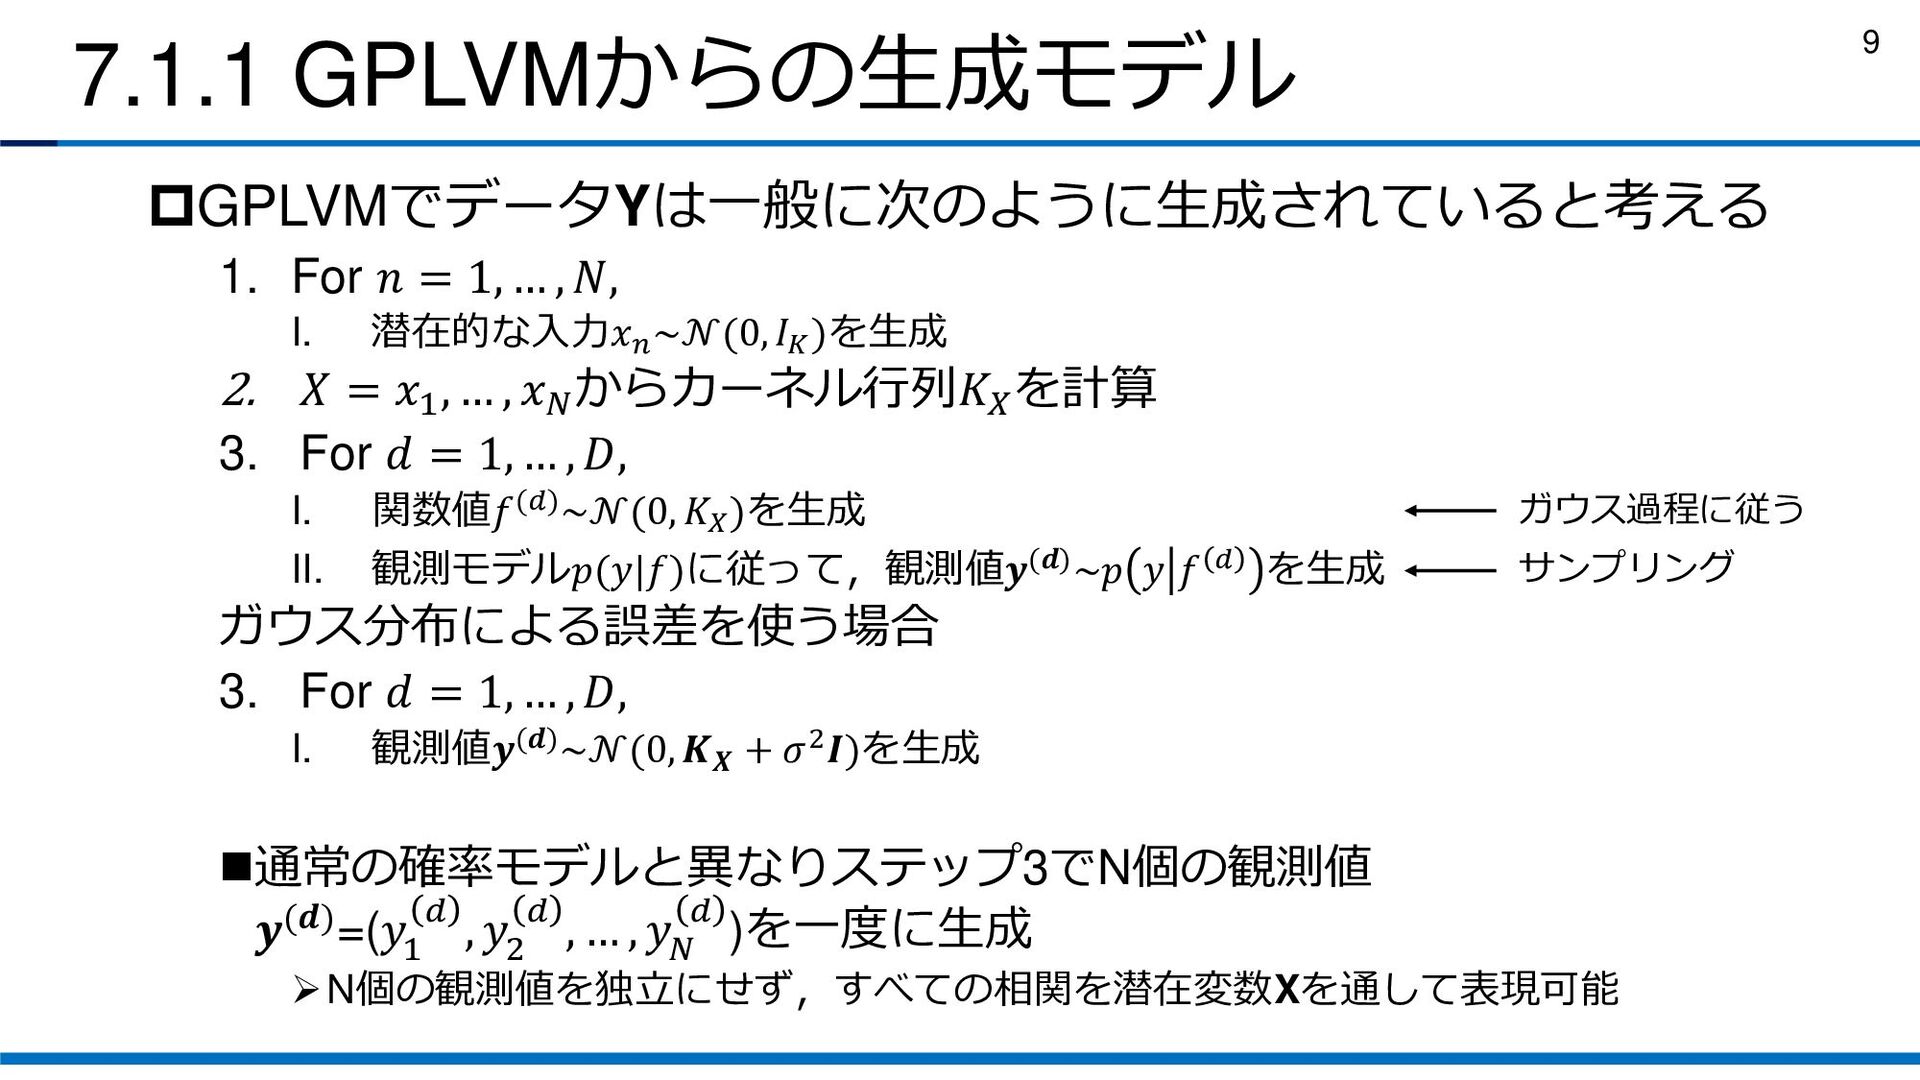
7.1.1 GPLVMからの生成モデル GPLVMでデータYは一般に次のように生成されていると考える 1. For 𝑛 = 1, … ,
𝑁, I. 潜在的な入力𝑥𝑛 ~𝒩(0, 𝐼𝐾 )を生成 2. 𝑋 = 𝑥1 , … , 𝑥𝑁 からカーネル行列𝐾𝑋 を計算 3. For 𝑑 = 1, … , 𝐷, I. 関数値𝑓(𝑑)~𝒩(0, 𝐾𝑋 )を生成 II. 観測モデル𝑝(𝑦|𝑓)に従って,観測値𝒚(𝒅)~𝑝 𝑦 𝑓 𝑑 を生成 ガウス分布による誤差を使う場合 3. For 𝑑 = 1, … , 𝐷, I. 観測値𝒚(𝒅)~𝒩(0, 𝑲𝑿 + 𝜎2𝑰)を生成 ◼通常の確率モデルと異なりステップ3でN個の観測値 𝒚(𝒅)=(𝑦1 𝑑 , 𝑦2 𝑑 , … , 𝑦𝑁 𝑑 )を一度に生成 ➢N個の観測値を独立にせず,すべての相関を潜在変数Xを通して表現可能 サンプリング ガウス過程に従う 9
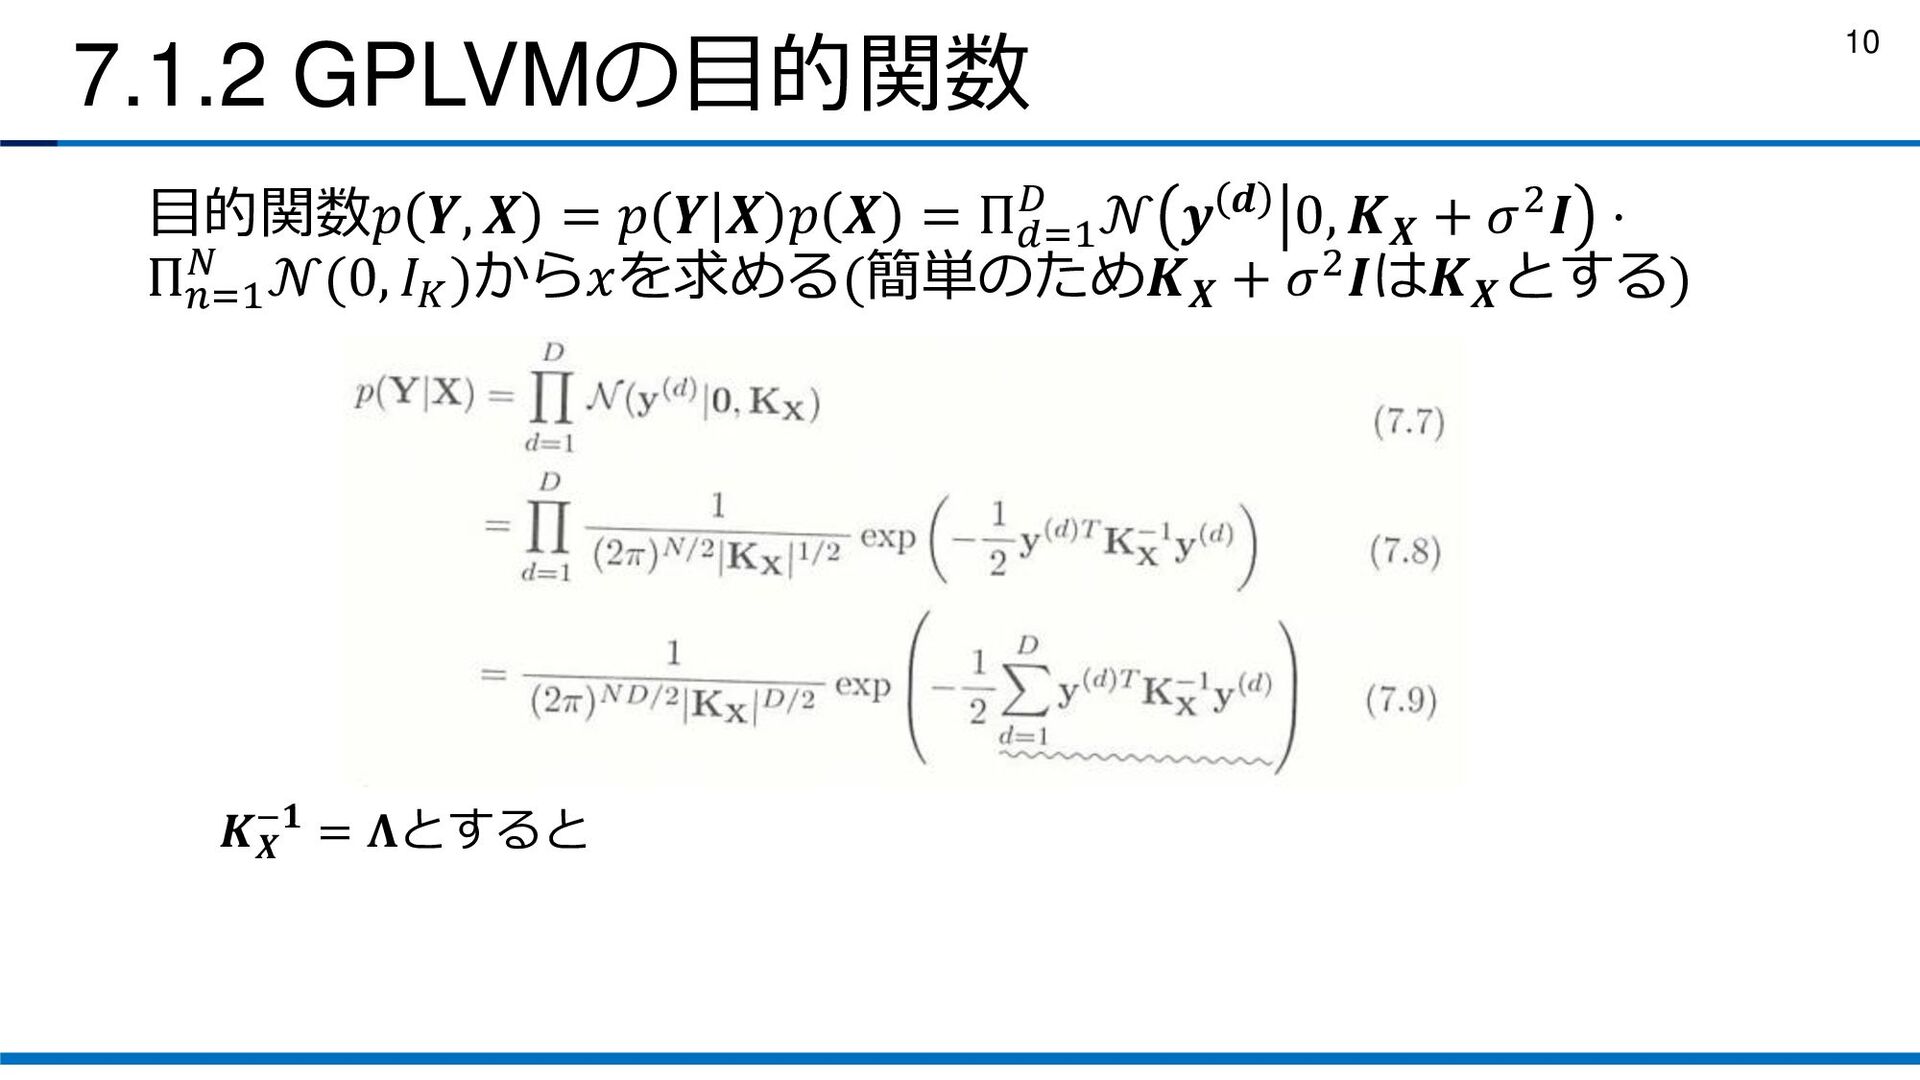
7.1.2 GPLVMの目的関数 目的関数𝑝 𝒀, 𝑿 = 𝑝 𝒀 𝑿 𝑝
𝑿 = Π𝑑=1 𝐷 𝒩 𝒚 𝒅 0, 𝑲𝑿 + 𝜎2𝑰 ⋅ Π𝑛=1 𝑁 𝒩(0, 𝐼𝐾 )から𝑥を求める(簡単のため𝑲𝑿 + 𝜎2𝑰は𝑲𝑿 とする) 𝑲𝑿 −𝟏 = 𝚲とすると 10
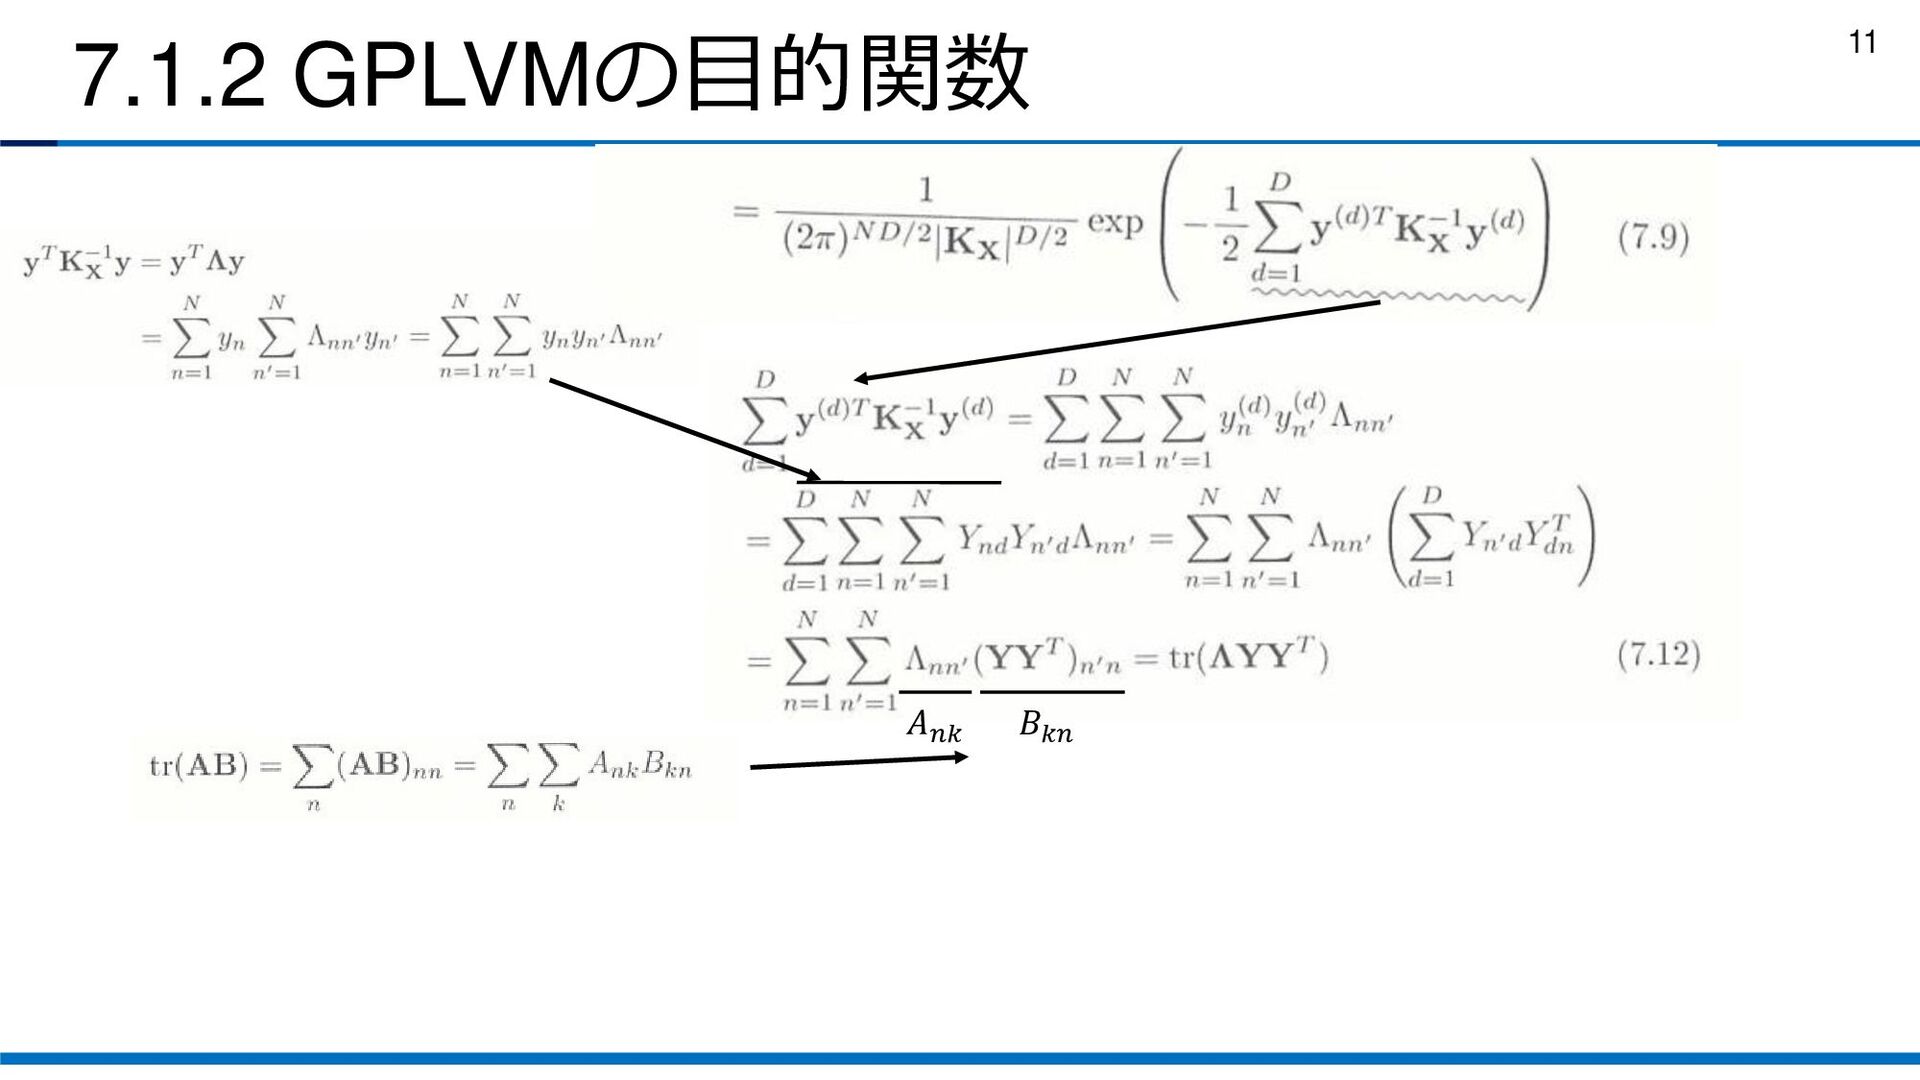
7.1.2 GPLVMの目的関数 𝐴𝑛𝑘 𝐵𝑘𝑛 11
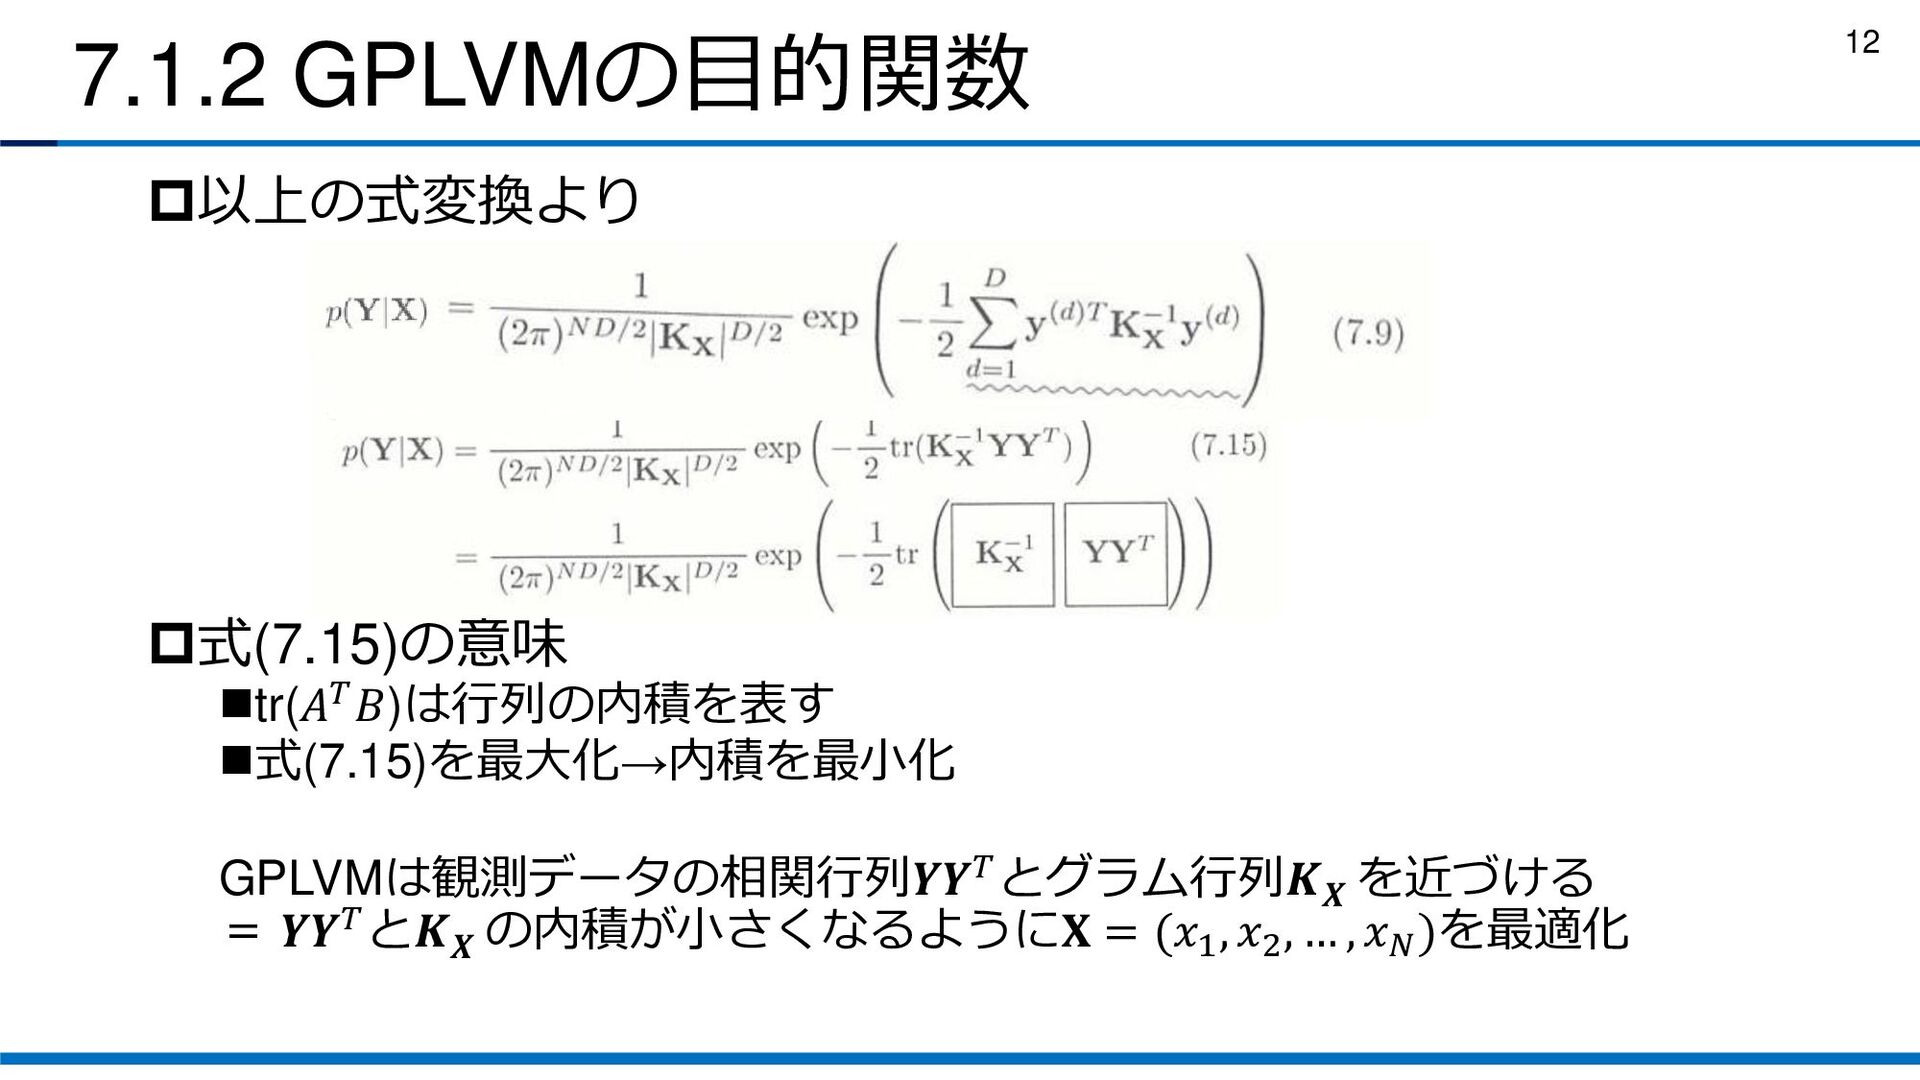
7.1.2 GPLVMの目的関数 以上の式変換より 式(7.15)の意味 ◼tr(𝐴𝑇𝐵)は行列の内積を表す ◼式(7.15)を最大化→内積を最小化 GPLVMは観測データの相関行列𝒀𝒀𝑇とグラム行列𝑲𝑿 を近づける = 𝒀𝒀𝑇と𝑲𝑿
の内積が小さくなるように𝐗 = (𝑥1 , 𝑥2 , … , 𝑥𝑁 )を最適化 12
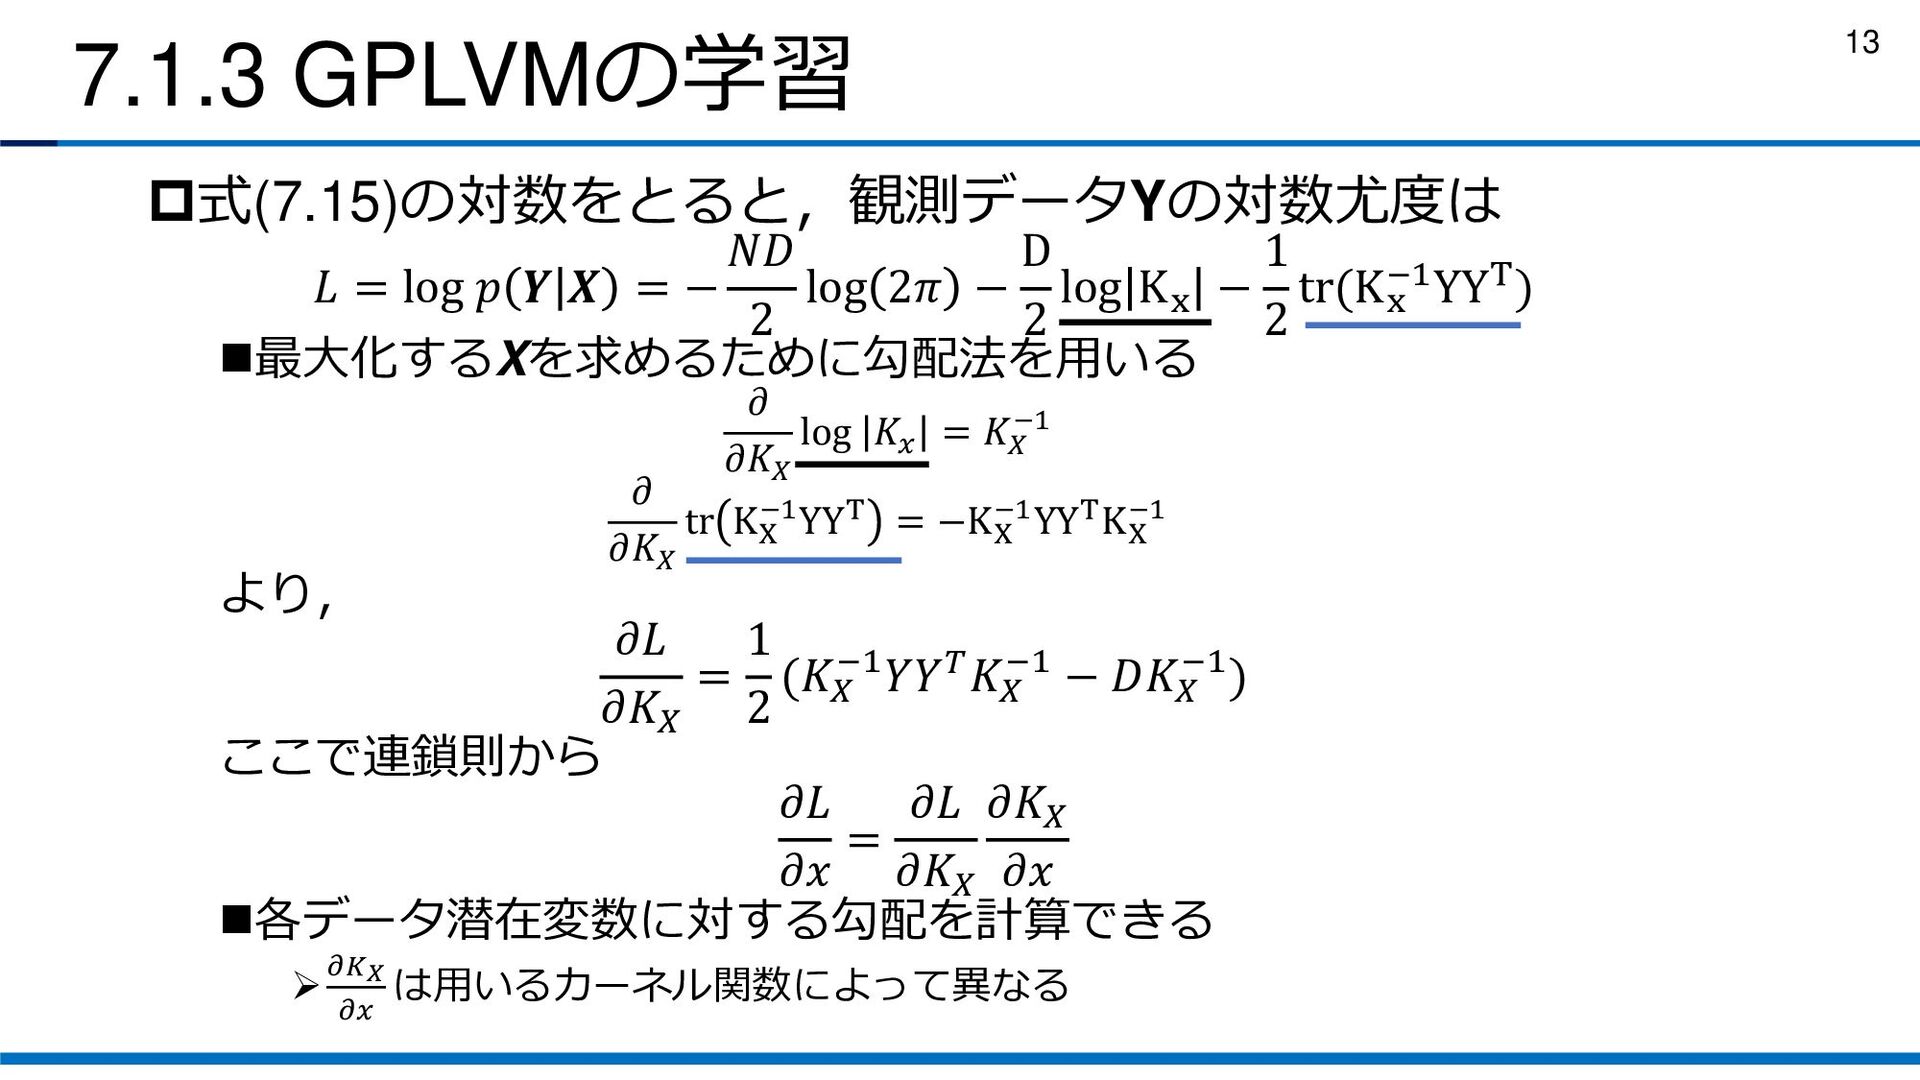
7.1.3 GPLVMの学習 式(7.15)の対数をとると,観測データYの対数尤度は 𝐿 = log 𝑝 𝒀 𝑿 =
− 𝑁𝐷 2 log 2𝜋 − D 2 log Kx − 1 2 tr(Kx −1YYT) ◼最大化するXを求めるために勾配法を用いる 𝜕 𝜕𝐾𝑋 log 𝐾𝑥 = 𝐾𝑋 −1 𝜕 𝜕𝐾𝑋 tr KX −1YYT = −KX −1YYTKX −1 より, 𝜕𝐿 𝜕𝐾𝑋 = 1 2 (𝐾𝑋 −1𝑌𝑌𝑇𝐾𝑋 −1 − 𝐷𝐾𝑋 −1) ここで連鎖則から 𝜕𝐿 𝜕𝑥 = 𝜕𝐿 𝜕𝐾𝑋 𝜕𝐾𝑋 𝜕𝑥 ◼各データ潜在変数に対する勾配を計算できる ➢𝜕𝐾𝑋 𝜕𝑥 は用いるカーネル関数によって異なる 13
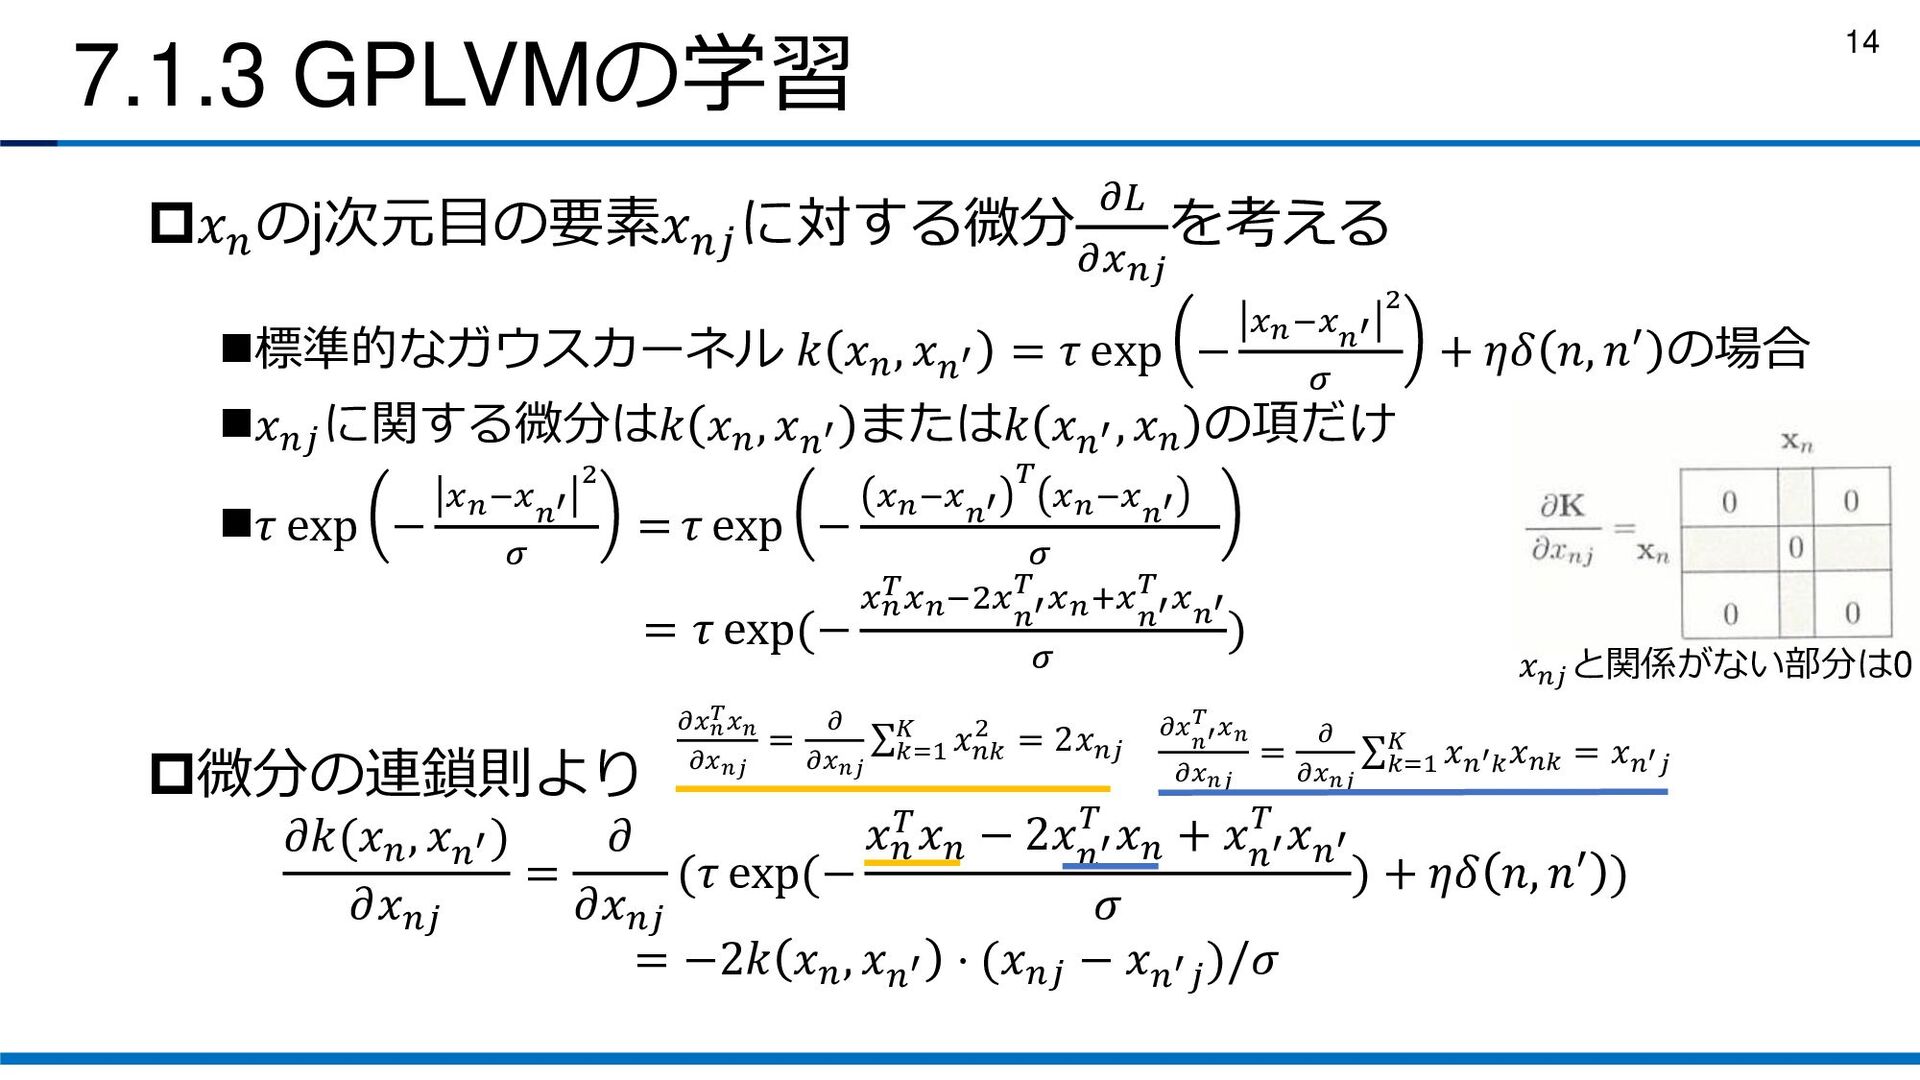
7.1.3 GPLVMの学習 𝑥𝑛 のj次元目の要素𝑥𝑛𝑗 に対する微分 𝜕𝐿 𝜕𝑥𝑛𝑗 を考える ◼標準的なガウスカーネル 𝑘
𝑥𝑛 , 𝑥𝑛′ = 𝜏 exp − 𝑥𝑛−𝑥 𝑛′ 2 𝜎 + 𝜂𝛿 𝑛, 𝑛′ の場合 ◼𝑥𝑛𝑗 に関する微分は𝑘 𝑥𝑛 , 𝑥𝑛′ または𝑘 𝑥𝑛′ , 𝑥𝑛 の項だけ ◼𝜏 exp − 𝑥𝑛−𝑥 𝑛′ 2 𝜎 = 𝜏 exp − 𝑥𝑛−𝑥 𝑛′ 𝑇 𝑥𝑛−𝑥 𝑛′ 𝜎 = 𝜏 exp(− 𝑥𝑛 𝑇𝑥𝑛−2𝑥 𝑛′ 𝑇 𝑥𝑛+𝑥 𝑛′ 𝑇 𝑥 𝑛′ 𝜎 ) 微分の連鎖則より 𝜕𝑘(𝑥𝑛 , 𝑥𝑛′ ) 𝜕𝑥𝑛𝑗 = 𝜕 𝜕𝑥𝑛𝑗 (𝜏 exp(− 𝑥𝑛 𝑇𝑥𝑛 − 2𝑥 𝑛′ 𝑇 𝑥𝑛 + 𝑥 𝑛′ 𝑇 𝑥𝑛′ 𝜎 ) + 𝜂𝛿 𝑛, 𝑛′ ) = −2𝑘 𝑥𝑛 , 𝑥𝑛′ ⋅ (𝑥𝑛𝑗 − 𝑥𝑛′𝑗 )/𝜎 𝑥𝑛𝑗 と関係がない部分は0 𝜕𝑥𝑛 𝑇𝑥𝑛 𝜕𝑥𝑛𝑗 = 𝜕 𝜕𝑥𝑛𝑗 σ 𝑘=1 𝐾 𝑥𝑛𝑘 2 = 2𝑥𝑛𝑗 𝜕𝑥 𝑛′ 𝑇 𝑥𝑛 𝜕𝑥𝑛𝑗 = 𝜕 𝜕𝑥𝑛𝑗 σ 𝑘=1 𝐾 𝑥𝑛′𝑘 𝑥𝑛𝑘 = 𝑥𝑛′𝑗 14
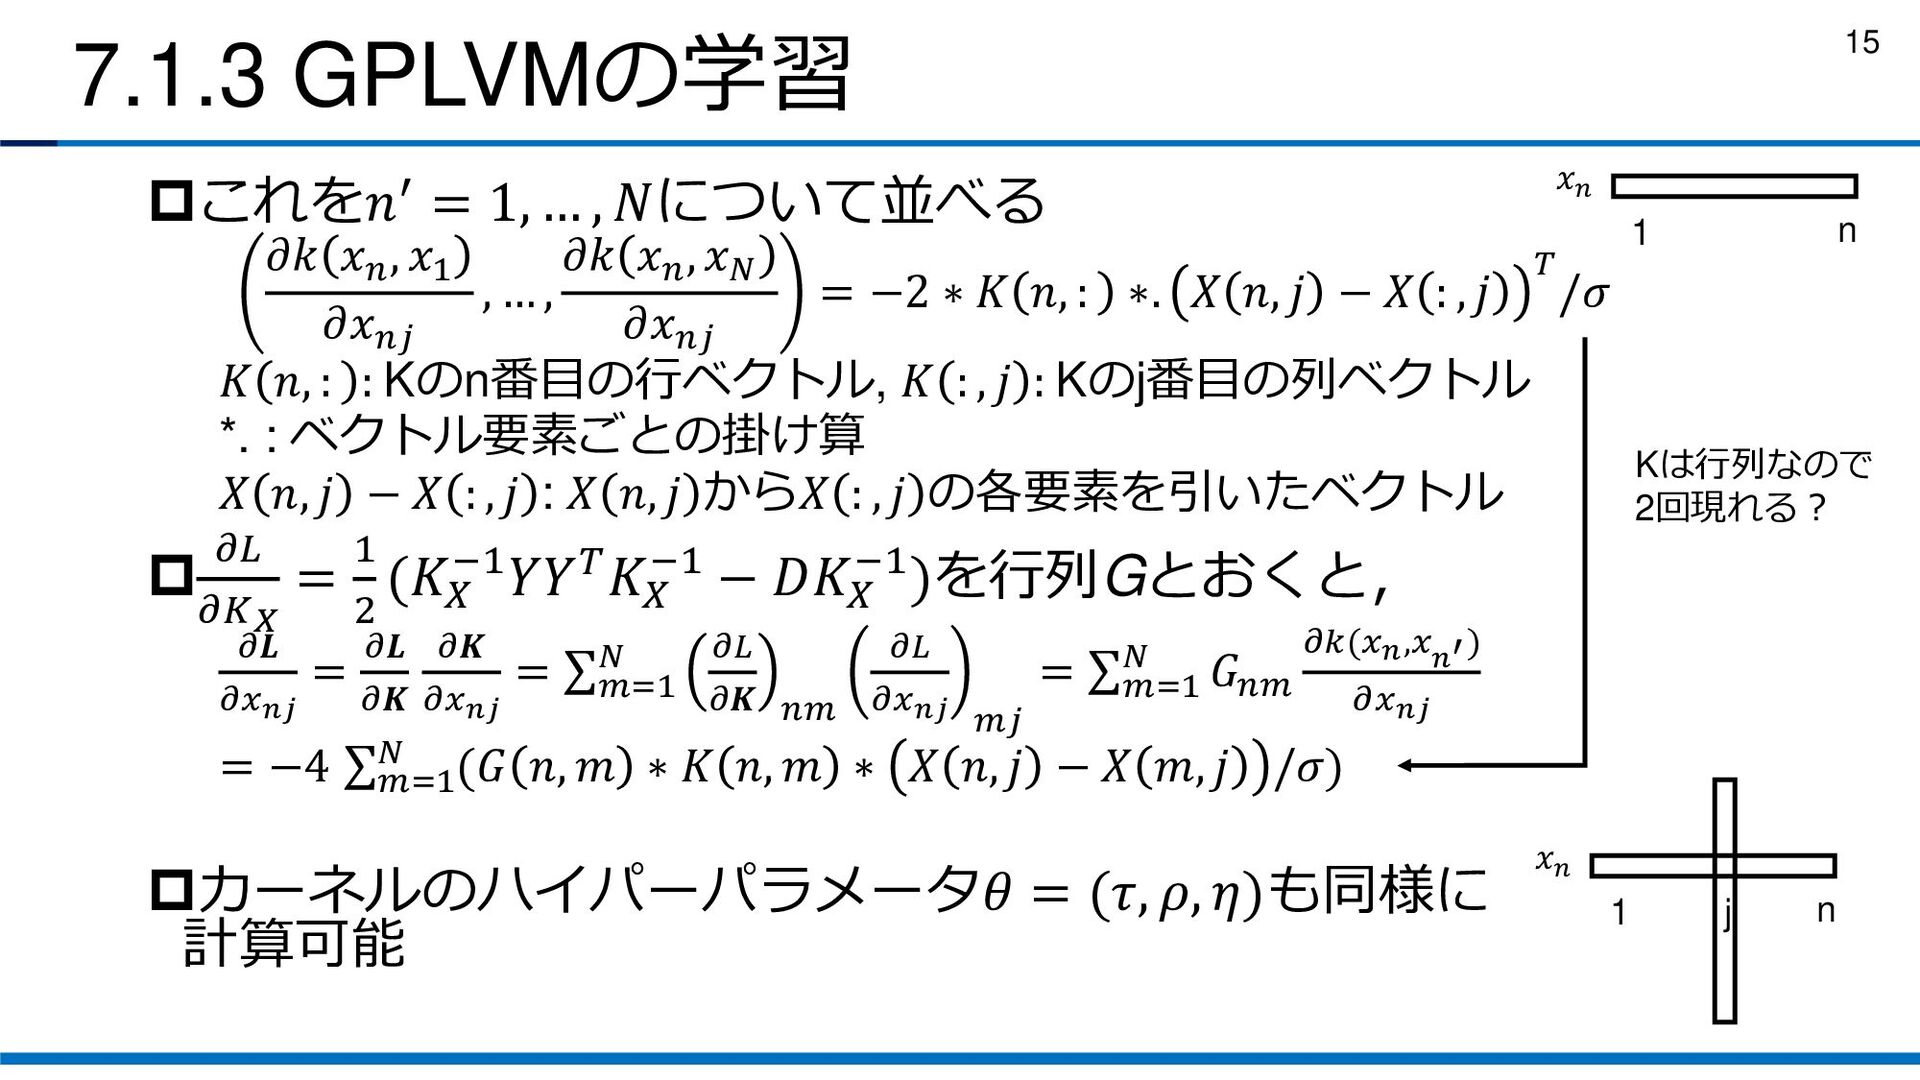
7.1.3 GPLVMの学習 これを𝑛′ = 1, … , 𝑁について並べる 𝜕𝑘 𝑥𝑛
, 𝑥1 𝜕𝑥𝑛𝑗 , … , 𝜕𝑘 𝑥𝑛 , 𝑥𝑁 𝜕𝑥𝑛𝑗 = −2 ∗ 𝐾 𝑛, : ∗. 𝑋 𝑛, 𝑗 − 𝑋 : , 𝑗 𝑇 /𝜎 𝐾 𝑛, : : Kのn番目の行ベクトル, 𝐾 : , 𝑗 : Kのj番目の列ベクトル *. : ベクトル要素ごとの掛け算 𝑋 𝑛, 𝑗 − 𝑋 : , 𝑗 : 𝑋 𝑛, 𝑗 から𝑋 : , 𝑗 の各要素を引いたベクトル 𝜕𝐿 𝜕𝐾𝑋 = 1 2 (𝐾𝑋 −1𝑌𝑌𝑇𝐾𝑋 −1 − 𝐷𝐾𝑋 −1)を行列Gとおくと, 𝜕𝑳 𝜕𝑥𝑛𝑗 = 𝜕𝑳 𝜕𝑲 𝜕𝑲 𝜕𝑥𝑛𝑗 = σ𝑚=1 𝑁 𝜕𝐿 𝜕𝑲 𝑛𝑚 𝜕𝐿 𝜕𝑥𝑛𝑗 𝑚𝑗 = σ𝑚=1 𝑁 𝐺𝑛𝑚 𝜕𝑘(𝑥𝑛,𝑥 𝑛′) 𝜕𝑥𝑛𝑗 = −4 σ𝑚=1 𝑁 (𝐺 𝑛, 𝑚 ∗ 𝐾 𝑛, 𝑚 ∗ 𝑋 𝑛, 𝑗 − 𝑋 𝑚, 𝑗 /𝜎) カーネルのハイパーパラメータ𝜃 = (𝜏, 𝜌, 𝜂)も同様に 計算可能 Kは行列なので 2回現れる? 𝑥𝑛 1 n 𝑥𝑛 1 n j 15
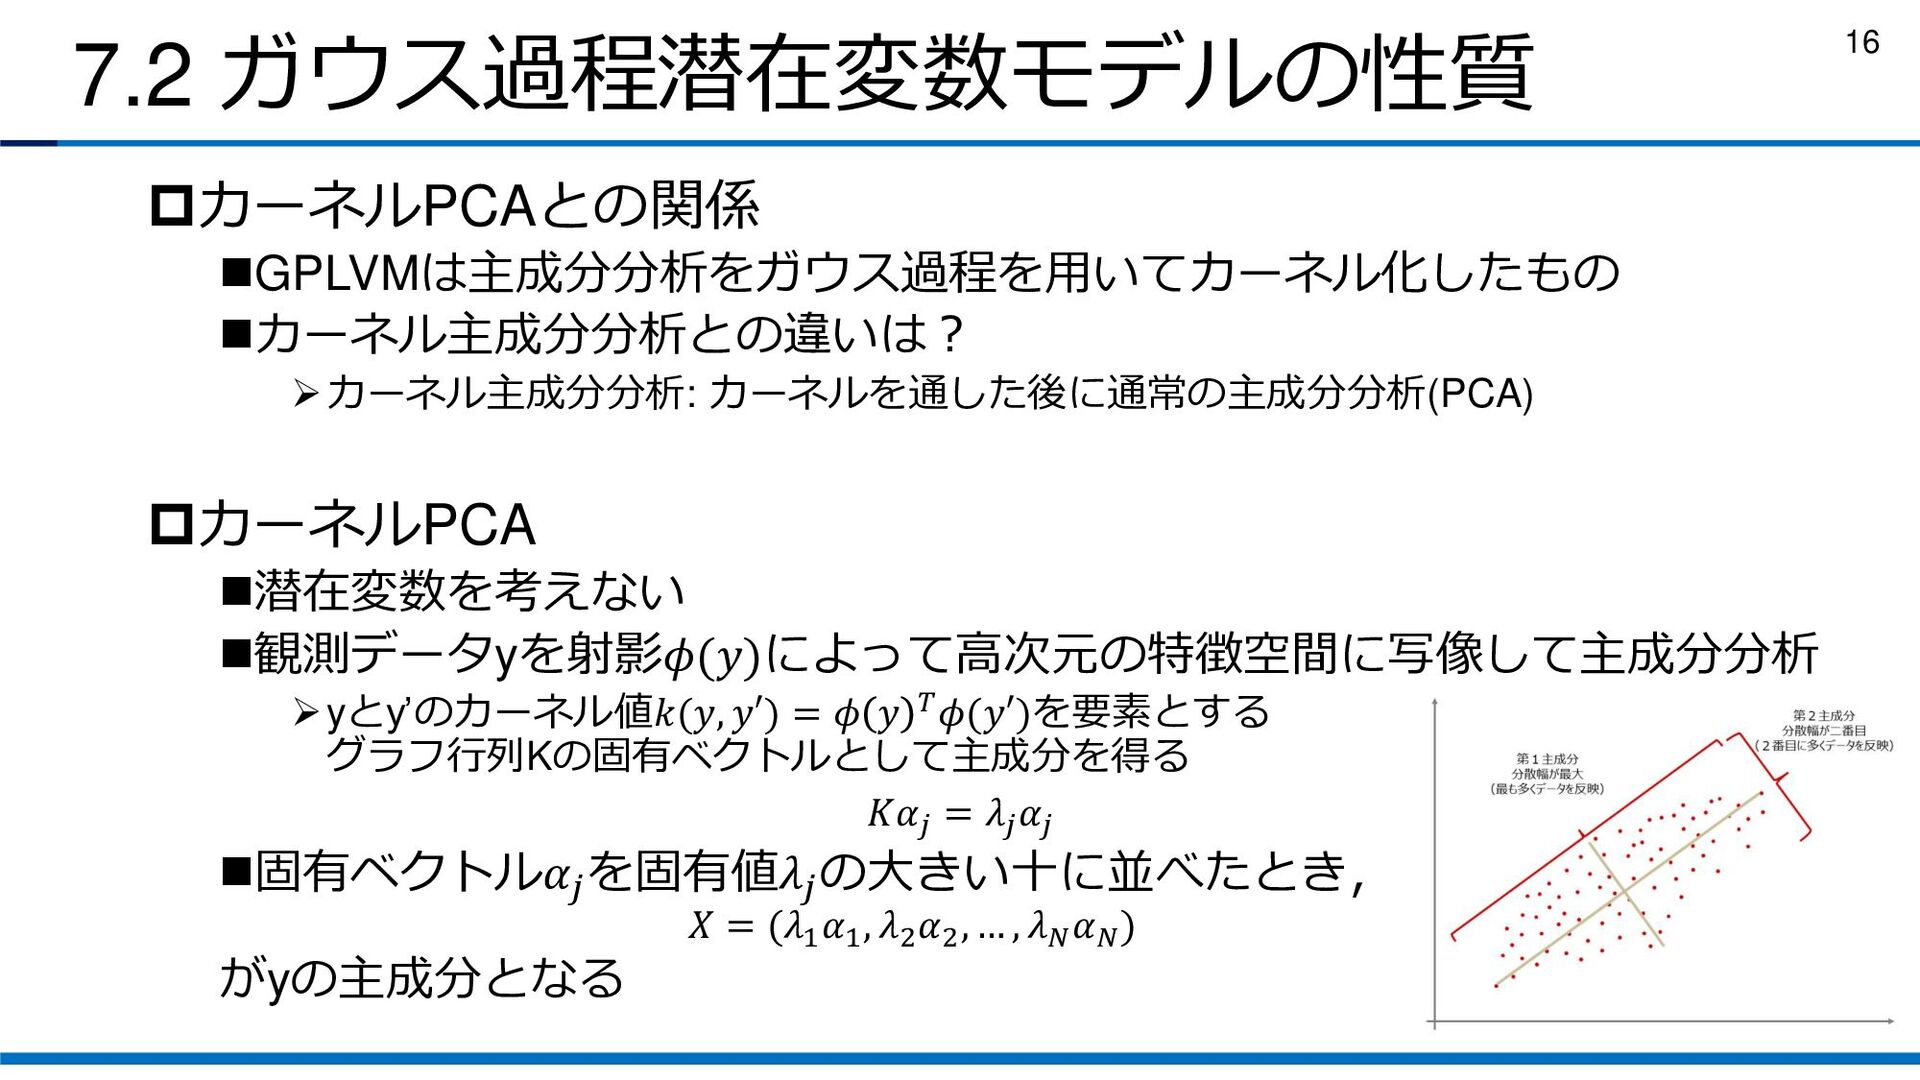
7.2 ガウス過程潜在変数モデルの性質 カーネルPCAとの関係 ◼GPLVMは主成分分析をガウス過程を用いてカーネル化したもの ◼カーネル主成分分析との違いは? ➢カーネル主成分分析: カーネルを通した後に通常の主成分分析(PCA) カーネルPCA ◼潜在変数を考えない ◼観測データyを射影𝜙(𝑦)によって高次元の特徴空間に写像して主成分分析
➢yとy’のカーネル値𝑘(𝑦, 𝑦′) = 𝜙 𝑦 𝑇𝜙(𝑦′)を要素とする グラフ行列Kの固有ベクトルとして主成分を得る 𝐾𝛼𝑗 = 𝜆𝑗 𝛼𝑗 ◼固有ベクトル𝛼𝑗 を固有値𝜆𝑗 の大きい十に並べたとき, 𝑋 = (𝜆1 𝛼1 , 𝜆2 𝛼2 , … , 𝜆𝑁 𝛼𝑁 ) がyの主成分となる 16
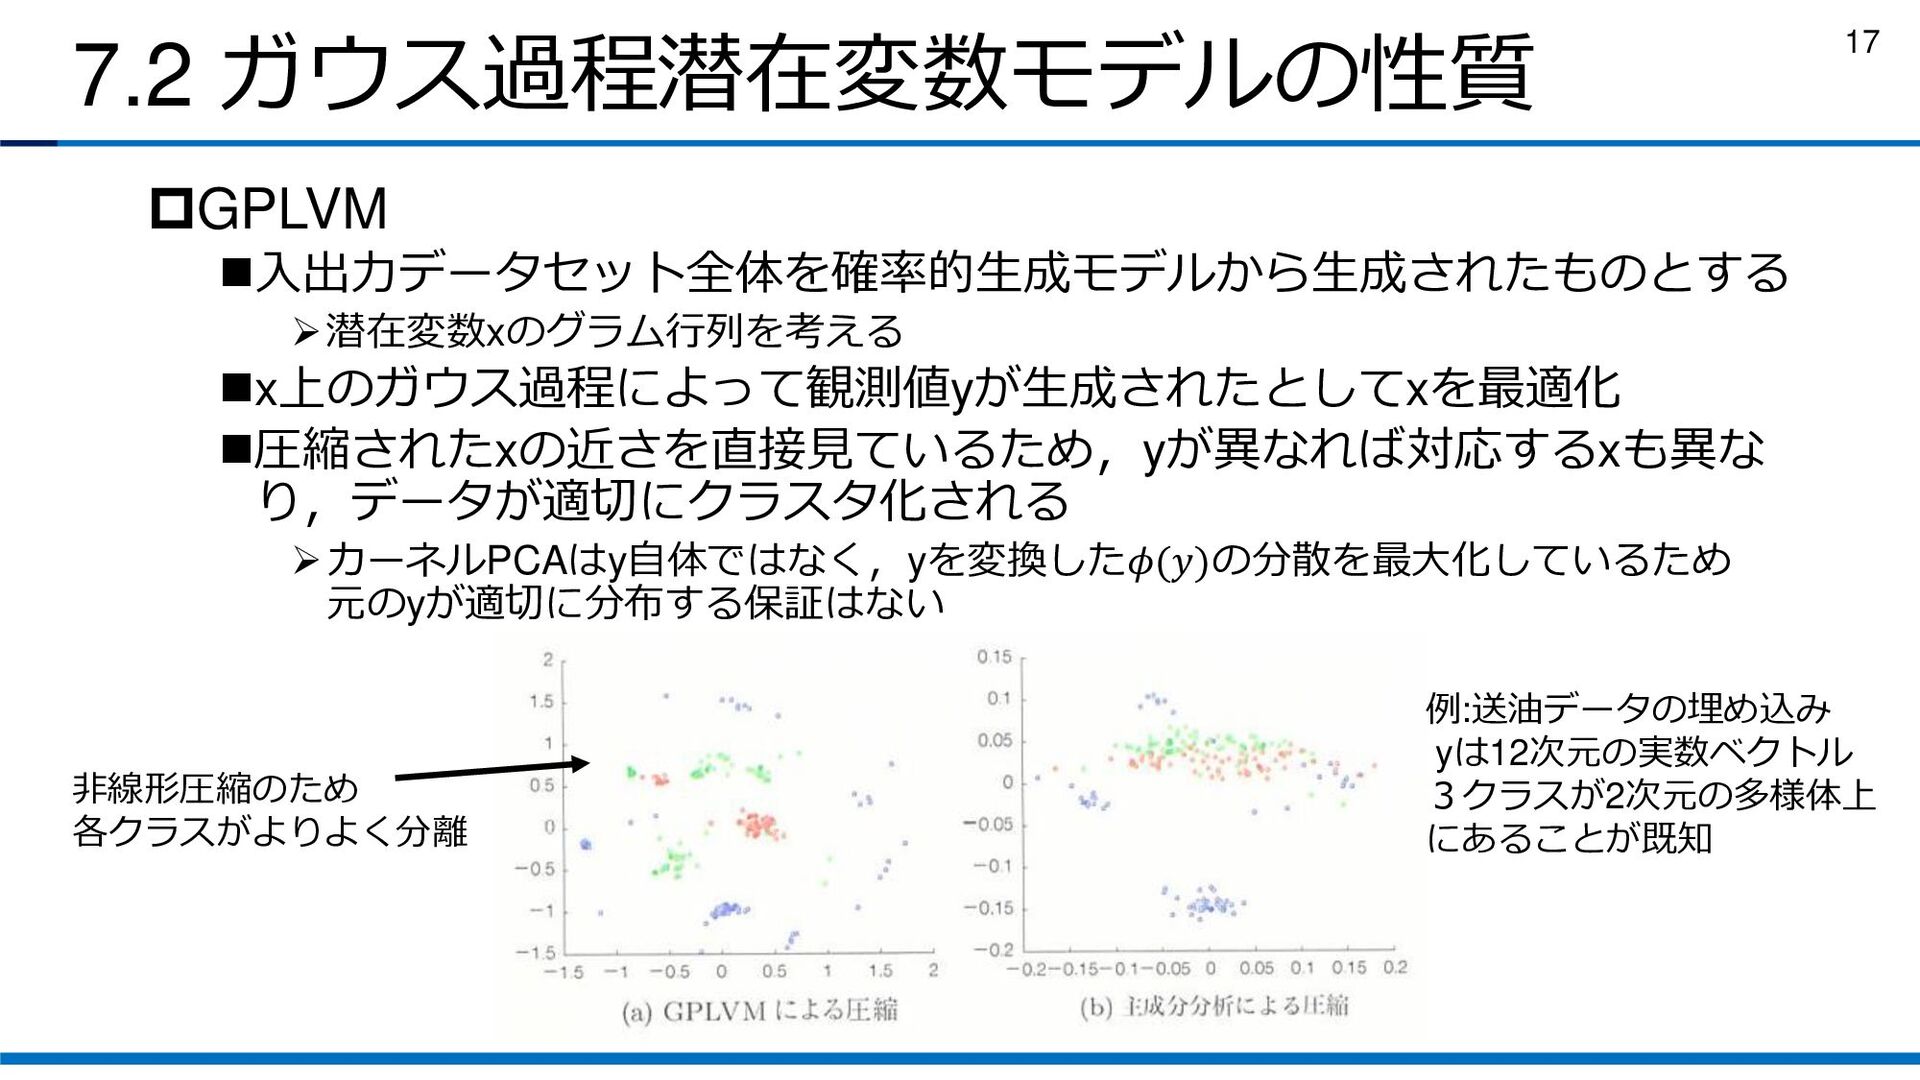
7.2 ガウス過程潜在変数モデルの性質 GPLVM ◼入出力データセット全体を確率的生成モデルから生成されたものとする ➢潜在変数xのグラム行列を考える ◼x上のガウス過程によって観測値yが生成されたとしてxを最適化 ◼圧縮されたxの近さを直接見ているため,yが異なれば対応するxも異な り,データが適切にクラスタ化される ➢カーネルPCAはy自体ではなく,yを変換した𝜙(𝑦)の分散を最大化しているため 元のyが適切に分布する保証はない
非線形圧縮のため 各クラスがよりよく分離 例:送油データの埋め込み yは12次元の実数ベクトル 3クラスが2次元の多様体上 にあることが既知 17
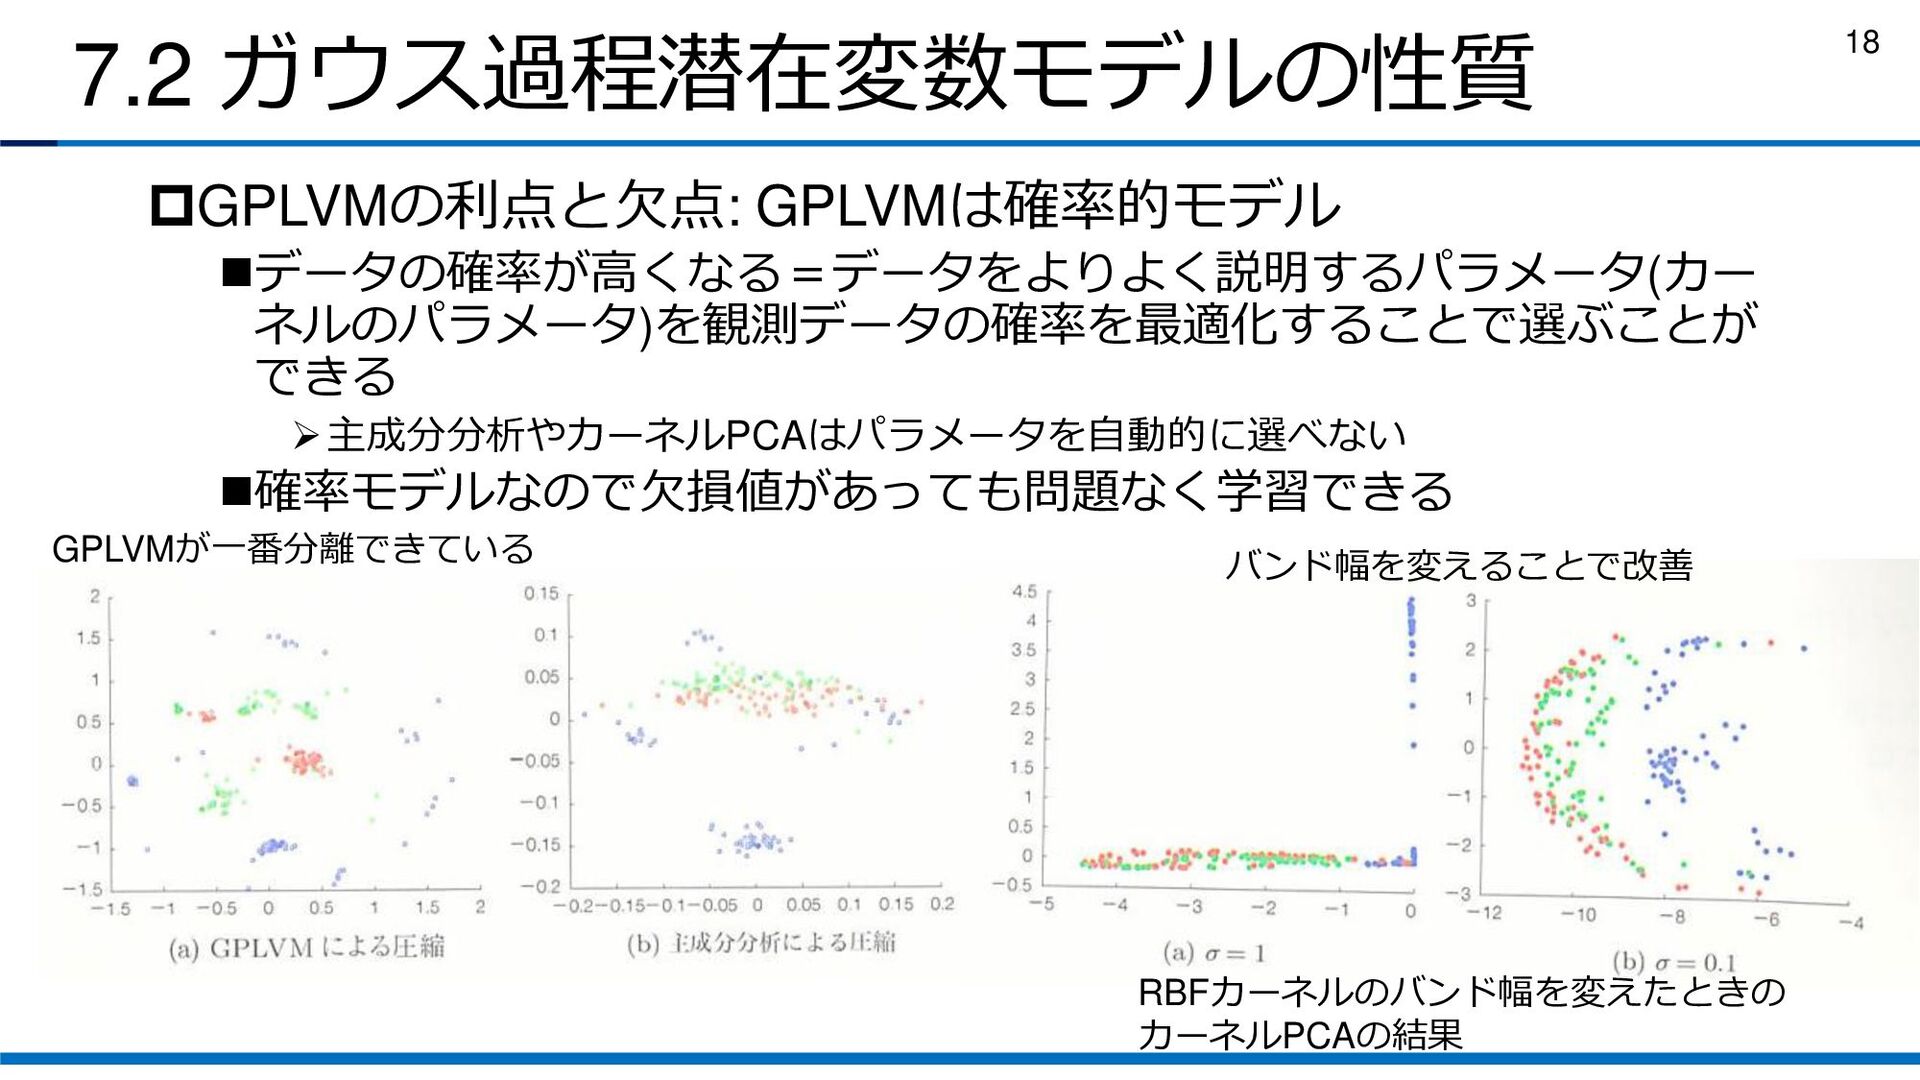
7.2 ガウス過程潜在変数モデルの性質 GPLVMの利点と欠点: GPLVMは確率的モデル ◼データの確率が高くなる=データをよりよく説明するパラメータ(カー ネルのパラメータ)を観測データの確率を最適化することで選ぶことが できる ➢主成分分析やカーネルPCAはパラメータを自動的に選べない ◼確率モデルなので欠損値があっても問題なく学習できる RBFカーネルのバンド幅を変えたときの
カーネルPCAの結果 バンド幅を変えることで改善 GPLVMが一番分離できている 18
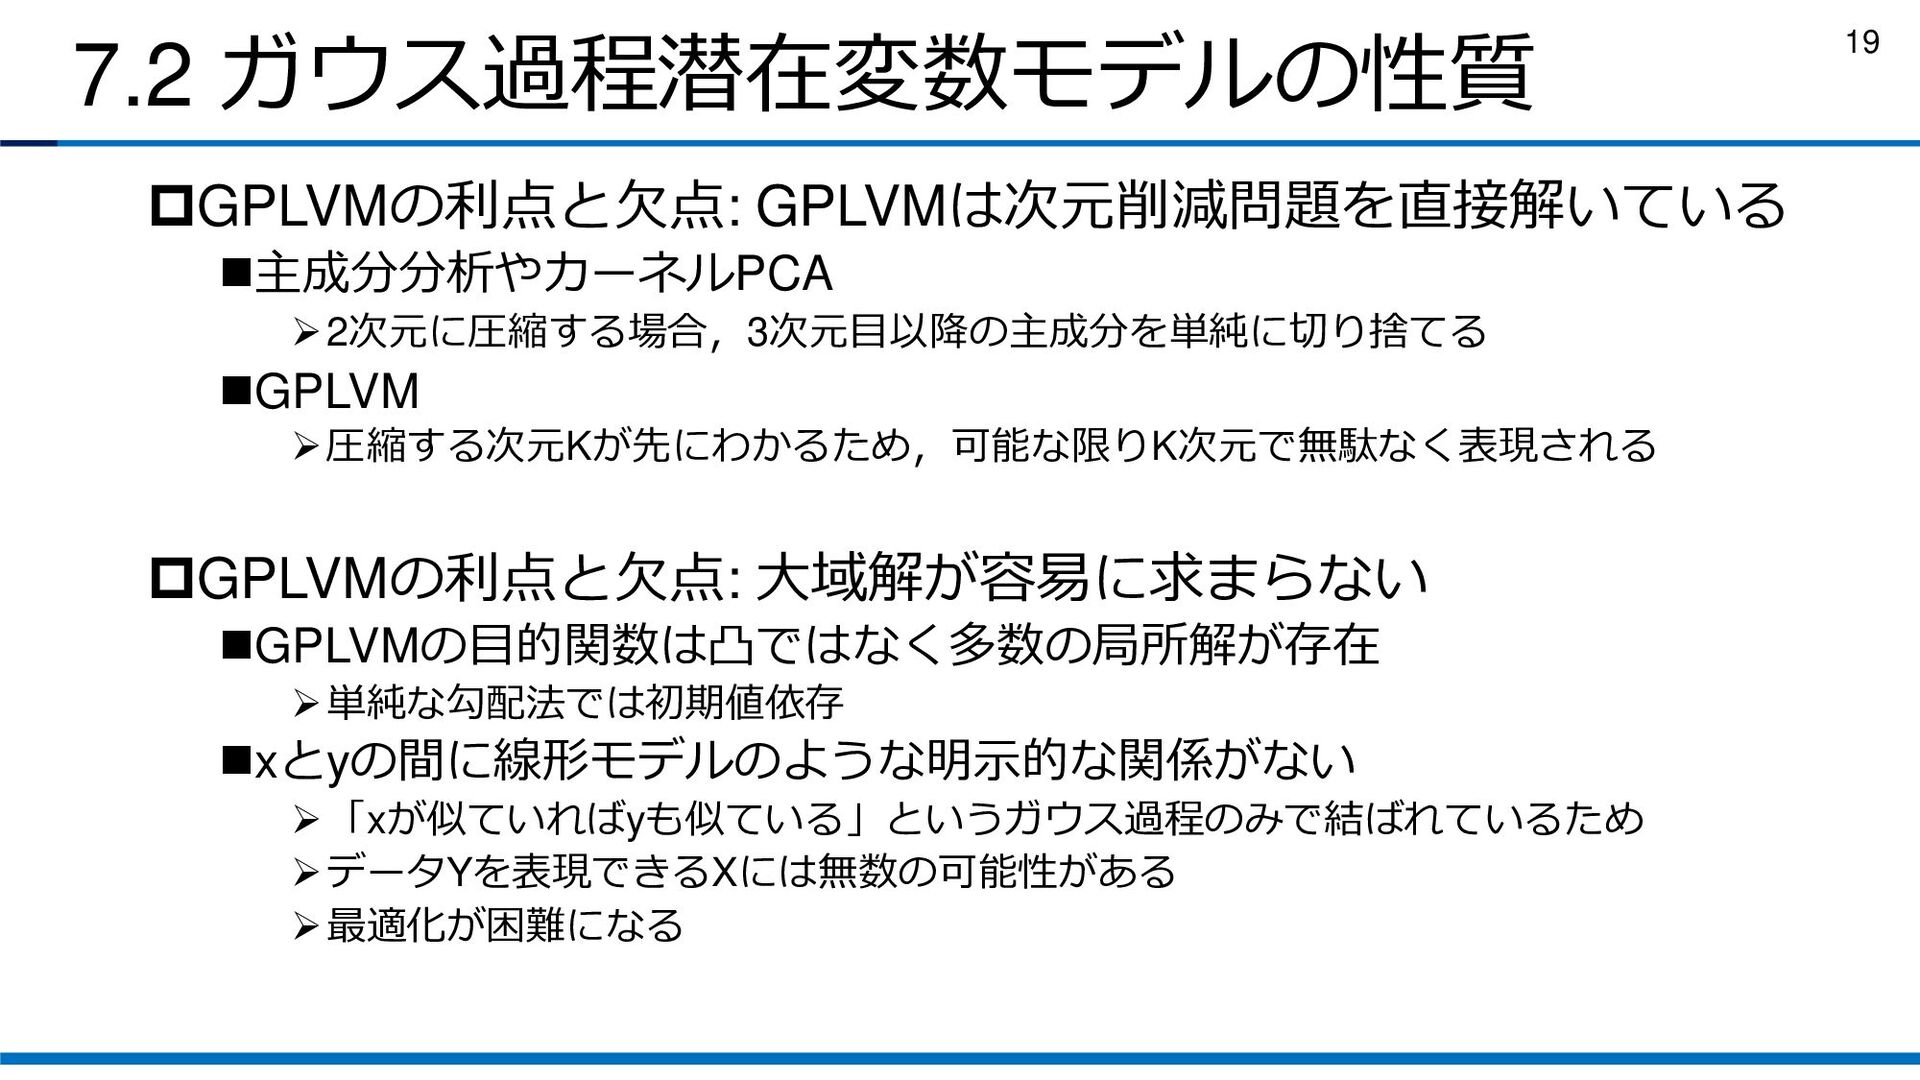
7.2 ガウス過程潜在変数モデルの性質 GPLVMの利点と欠点: GPLVMは次元削減問題を直接解いている ◼主成分分析やカーネルPCA ➢2次元に圧縮する場合,3次元目以降の主成分を単純に切り捨てる ◼GPLVM ➢圧縮する次元Kが先にわかるため,可能な限りK次元で無駄なく表現される GPLVMの利点と欠点: 大域解が容易に求まらない
◼GPLVMの目的関数は凸ではなく多数の局所解が存在 ➢単純な勾配法では初期値依存 ◼xとyの間に線形モデルのような明示的な関係がない ➢「xが似ていればyも似ている」というガウス過程のみで結ばれているため ➢データYを表現できるXには無数の可能性がある ➢最適化が困難になる 19
7.2 ガウス過程潜在変数モデルの性質 ベイズガウス過程潜在変数モデル(Bayesian GPLVM)[48] ◼変分ベイズ法を用いてXの事後分布とハイパーパラメータを学習 ◼多数の観測値があっても5章の補助変数法により高速かつ高精度な学習 が可能 ◼潜在空間の確信度を付与可能(図の濃淡) ➢ガウス過程回帰によって計算されたデータ空間Yにおける分散 ベイズ学習により潜在座標が
明確に分離されている (学習時にクラス情報なし) 20
Appendix
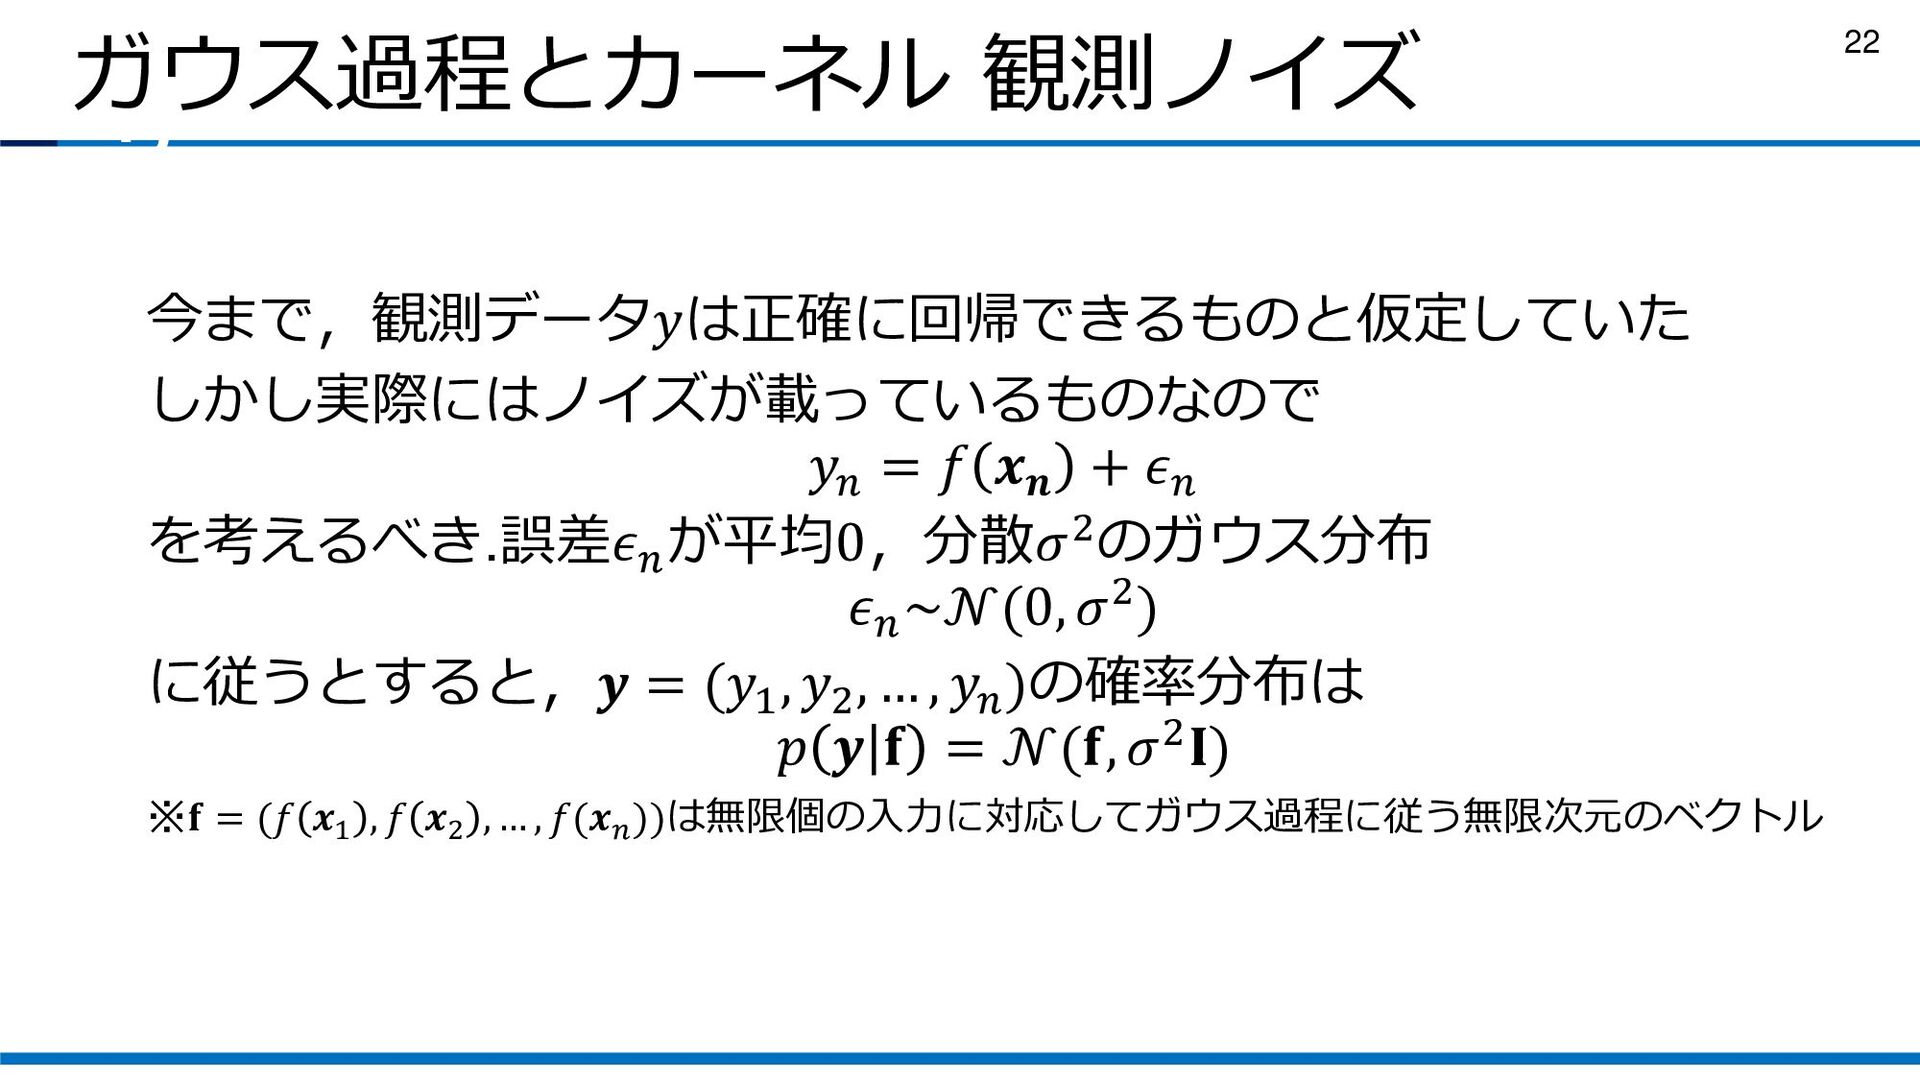
今まで,観測データ𝑦は正確に回帰できるものと仮定していた しかし実際にはノイズが載っているものなので 𝑦𝑛 = 𝑓 𝒙𝒏 + 𝜖𝑛 を考えるべき.誤差𝜖𝑛 が平均0,分散𝜎2のガウス分布
𝜖𝑛 ~𝒩(0, 𝜎2) に従うとすると,𝒚 = (𝑦1 , 𝑦2 , … , 𝑦𝑛 )の確率分布は 𝑝 𝒚 𝐟 = 𝒩(𝐟, 𝜎2𝐈) ※𝐟 = (𝑓 𝒙1 , 𝑓 𝒙2 , … , 𝑓(𝒙𝑛 ))は無限個の入力に対応してガウス過程に従う無限次元のベクトル 22 ガウス過程とカーネル 観測ノイズ 3
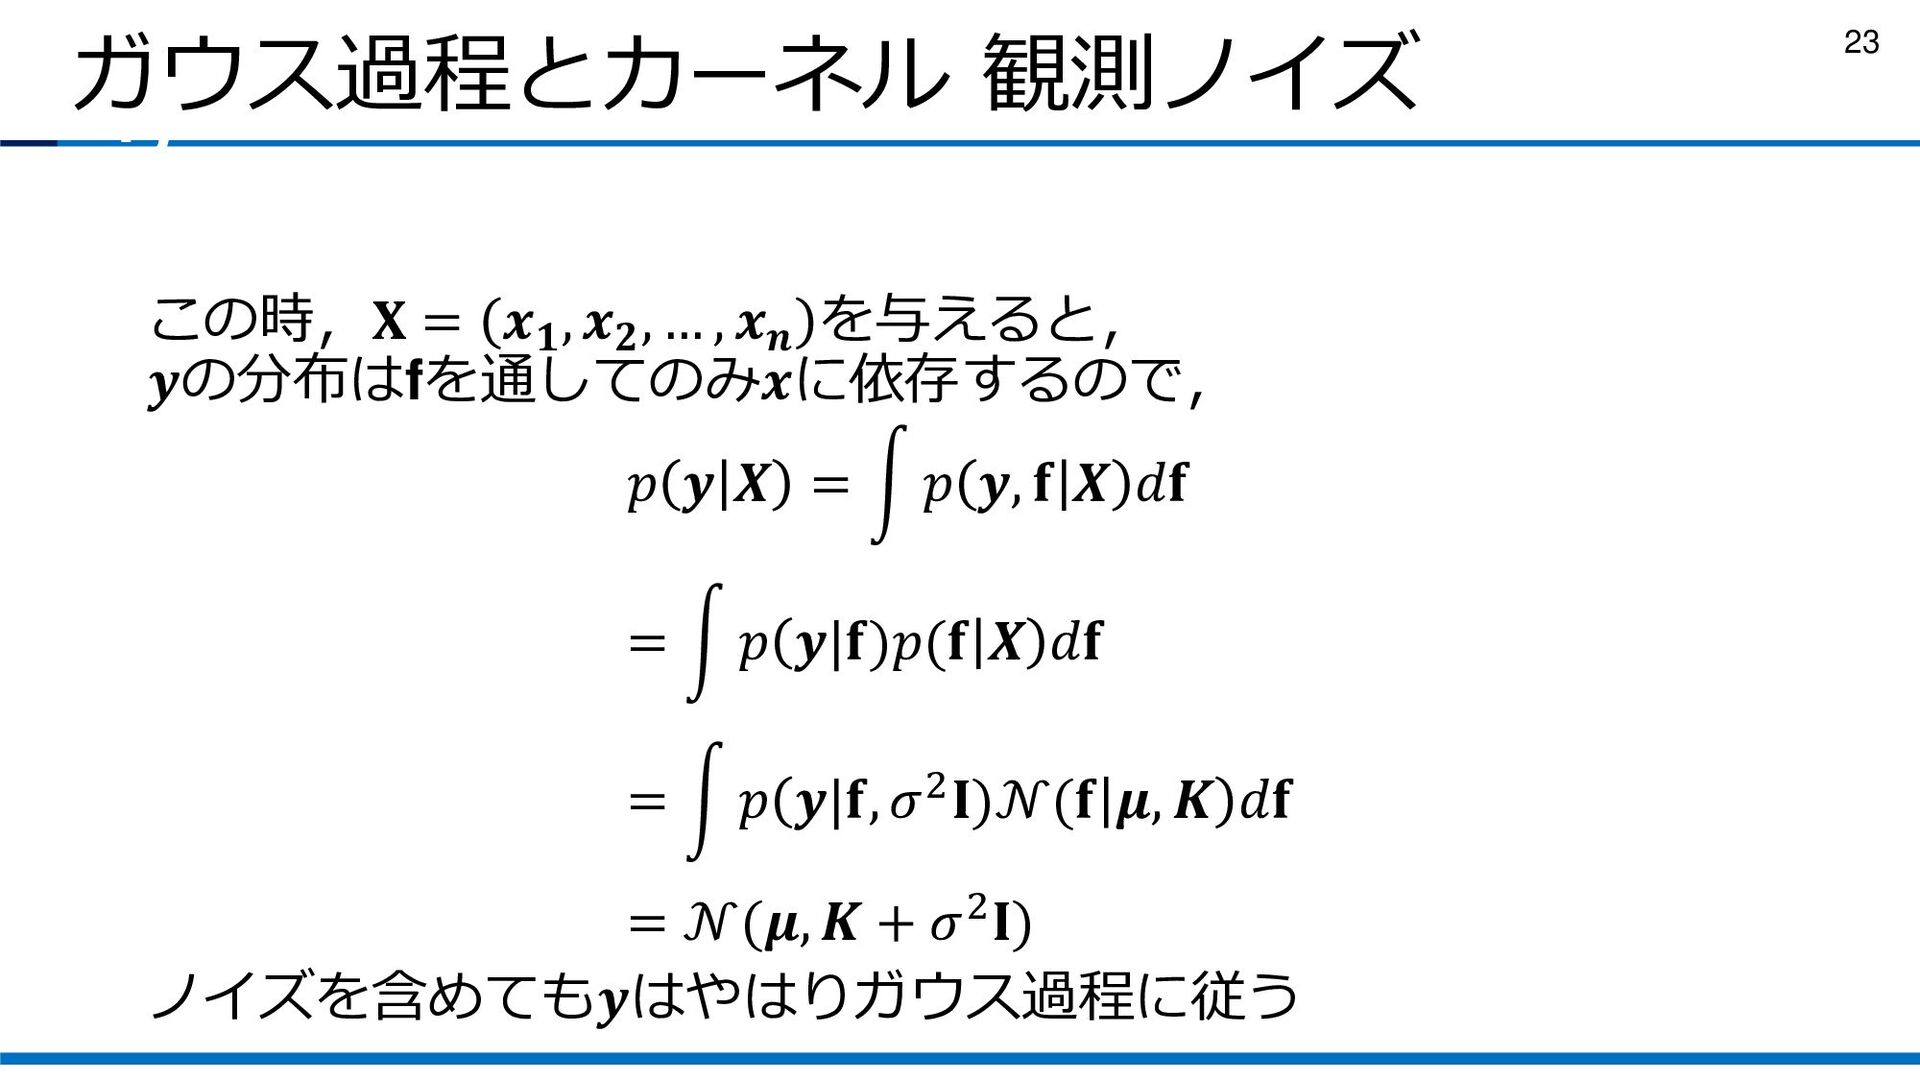
この時,𝐗 = 𝒙𝟏 , 𝒙𝟐 , … , 𝒙𝒏 を与えると,
𝒚の分布はfを通してのみ𝒙に依存するので, 𝑝 𝒚 𝑿 = න 𝑝 𝒚, 𝐟 𝑿 𝑑𝐟 = න 𝑝 𝒚|𝐟)𝑝(𝐟 𝑿 𝑑𝐟 = න 𝑝 𝒚|𝐟, 𝜎2𝐈)𝒩(𝐟 𝝁, 𝑲 𝑑𝐟 = 𝒩(𝝁, 𝑲 + 𝜎2𝐈) ノイズを含めても𝒚はやはりガウス過程に従う 23 ガウス過程とカーネル 観測ノイズ 3


 ddaiki5
 upura
 ayaniwa
 puwaer
 izumiyama_lab
 stktu
 kzmssk
 analokmaus
 prinlab
 hariby
 rfujii
 ontheslope
 ayatokanada
 kneath
 dugsong
 lara
 tammyeverts
 garrettdimon
 asonas
 tmiket
 baasie
 tammielis
 jonoalderson
 nonsquared
 ianozsvald