Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
201803生態学会山北集会
Search
naru-T
March 19, 2018
Research
270
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
201803生態学会山北集会
naru-T
March 19, 2018
More Decks by naru-T
See All by naru-T
Naru Tsutsumida
narut
0
1.9k
Other Decks in Research
See All in Research
AI対話に何を挟むか ― 高回転対話・デジタル摘録・手書き記録による創造体験の違い|日本創造学会2026
ishiirikie
0
180
XDPerf: A High-Performance Traffic Generator Built with WASM and eBPF
takehaya
1
360
Empreinte carbone des ovins : une approche globale (technique, économique, environnementale) – 4 années de résultats avec LIFE GREEN SHEEP
institutdelelevage
PRO
0
130
JPA2026_NetworkTutorial_JunKashihara
junkashihara
0
250
A new deal for disabled people
resolutionfoundation
0
330
HackSick vol.7 LT資料【LLMアーキテクチャ入門・事前学習時の躓き所解説】 スパースなAttention・状態空間モデル
rikkabotan7
0
230
実例から見るLLMのマンガ理解:実務VQAタスクによる長期的文脈と視覚情報の定性評価
kzmssk
0
200
量子サマースクール2026「量子計算機アーキテクチャ分野の概観」
youten622
1
1k
Détecter les vulnérabilités dans un environnement souverain
hellosct1
0
120
La génomique au service de la fromageabilité du lait grâce aux spectres MIR
institutdelelevage
PRO
0
200
視覚若手の会LENSって何??
mickey_0226
0
380
某助成金プロジェクト採択に向けて企業研究所のアウトリーチ専任者がやったこと
afroscript
0
230
Featured
See All Featured
Evolving SEO for Evolving Search Engines
ryanjones
0
340
Abbi's Birthday
coloredviolet
4
11k
Avoiding the “Bad Training, Faster” Trap in the Age of AI
tmiket
0
290
Evolution of real-time – Irina Nazarova, EuRuKo, 2024
irinanazarova
9
1.6k
The MySQL Ecosystem @ GitHub 2015
samlambert
251
13k
SERP Conf. Vienna - Web Accessibility: Optimizing for Inclusivity and SEO
sarafernandez
2
1.6k
JAMstack: Web Apps at Ludicrous Speed - All Things Open 2022
reverentgeek
1
660
For a Future-Friendly Web
brad_frost
184
11k
Building Flexible Design Systems
yeseniaperezcruz
330
41k
Writing Fast Ruby
sferik
630
63k
Building Experiences: Design Systems, User Experience, and Full Site Editing
marktimemedia
1
650
Making Projects Easy
brettharned
120
6.8k
Transcript
大規模リモートセンシングデータをもちいた土地 被覆分類 堤田 成政 京都大学 地球環境学堂
内容 大規模リモートセンシングデータをもちいた土地被覆分類 ◦ 1.データが大きいので・・・ ▪ DL→分析前処理までが大変 ▪ 分析が大変 ◦ 2.教師データの収集が大変(教師付き分類)
▪ なんだかんだいって教師データにすべてがかかっている ◦ 3.精度評価の辛み ▪ 精度評価は評価サンプルにすべてがかかっている ▪ 精度評価の辛み ▪ 空間精度評価の試み ▪ 誤差を含んだ分類図利用 ▪ ポリゴンデータの精度評価 ◦ まとめ:ふるくてあたらしい土地被覆分類研究
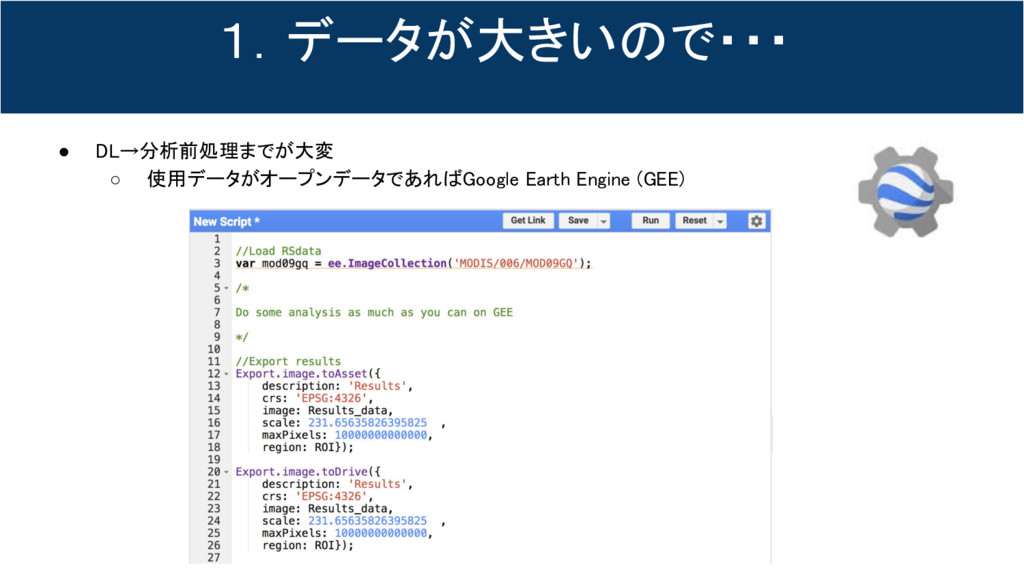
1.データが大きいので・・・ • DL→分析前処理までが大変 ◦ 使用データがオープンデータであればGoogle Earth Engine (GEE)
データが大きいので・・・ • 分析が大変 (Rを想定) ◦ nvblas (on nvidia GPU)を使う ◦ ラスターの使用RAMの上限を引き伸ばすrasterOptions(maxmemory
= 1e10) ◦ raster::clusterRを使う ◦ おそらくPythonでも一緒(numpy, rasterioまわりをいじる?) • これだけで数倍速! ◦ 個人的にはRもpythonも速度的には大した差がないのでは
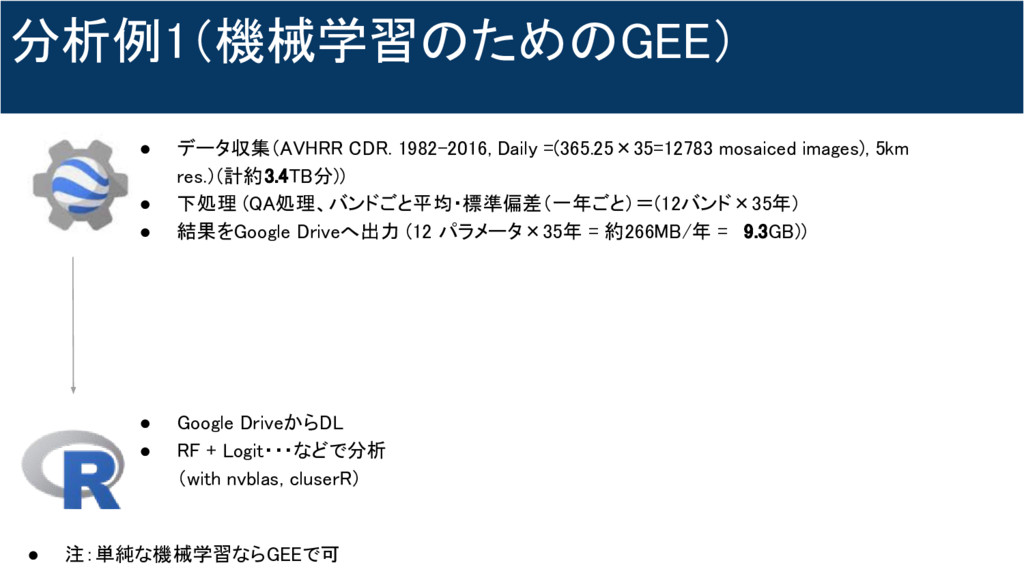
分析例1(機械学習のためのGEE) • データ収集(AVHRR CDR. 1982-2016, Daily =(365.25×35=12783 mosaiced images), 5km
res.)(計約3.4TB分)) • 下処理 (QA処理、バンドごと平均・標準偏差(一年ごと)=(12バンド×35年) • 結果をGoogle Driveへ出力 (12 パラメータ×35年 = 約266MB/年 = 9.3GB)) • Google DriveからDL • RF + Logit・・・などで分析 (with nvblas, cluserR) • 注:単純な機械学習ならGEEで可
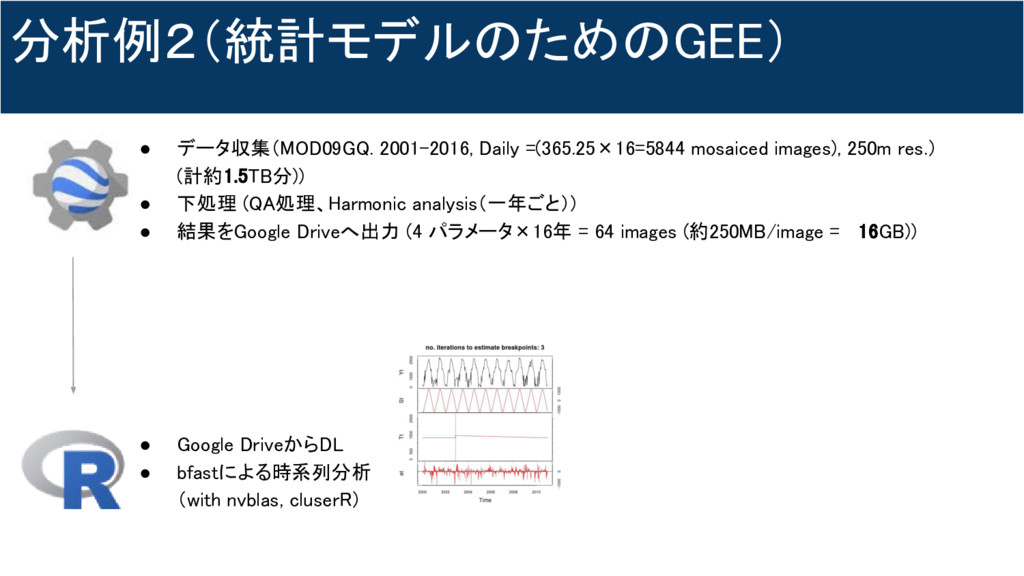
分析例2(統計モデルのためのGEE) • データ収集(MOD09GQ. 2001-2016, Daily =(365.25×16=5844 mosaiced images), 250m res.)
(計約1.5TB分)) • 下処理 (QA処理、Harmonic analysis(一年ごと)) • 結果をGoogle Driveへ出力 (4 パラメータ×16年 = 64 images (約250MB/image = 16GB)) • Google DriveからDL • bfastによる時系列分析 (with nvblas, cluserR)
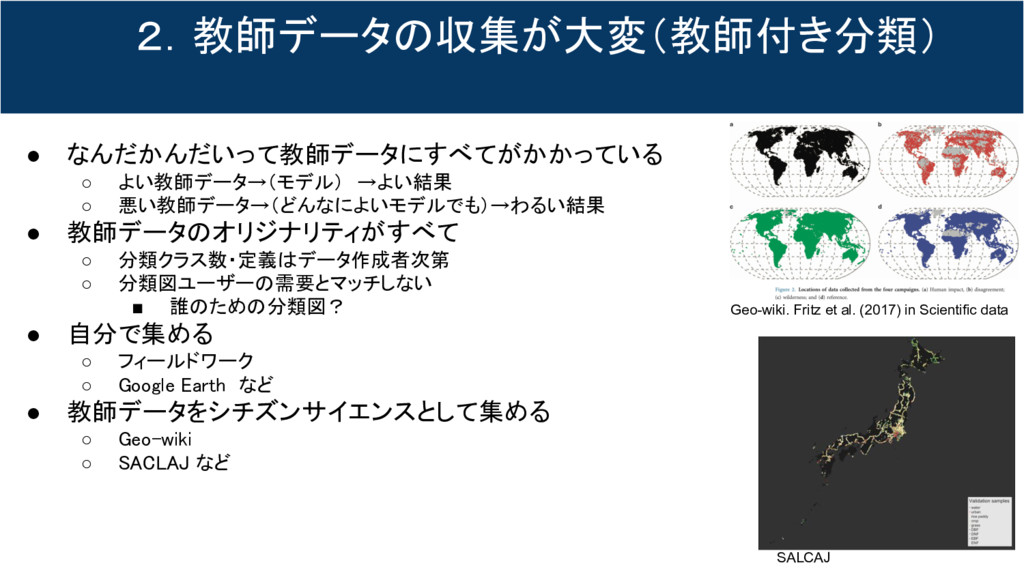
2.教師データの収集が大変(教師付き分類) • なんだかんだいって教師データにすべてがかかっている ◦ よい教師データ→(モデル) →よい結果 ◦ 悪い教師データ→(どんなによいモデルでも)→わるい結果 • 教師データのオリジナリティがすべて ◦
分類クラス数・定義はデータ作成者次第 ◦ 分類図ユーザーの需要とマッチしない ▪ 誰のための分類図? • 自分で集める ◦ フィールドワーク ◦ Google Earth など • 教師データをシチズンサイエンスとして集める ◦ Geo-wiki ◦ SACLAJ など Geo-wiki. Fritz et al. (2017) in Scientific data SALCAJ
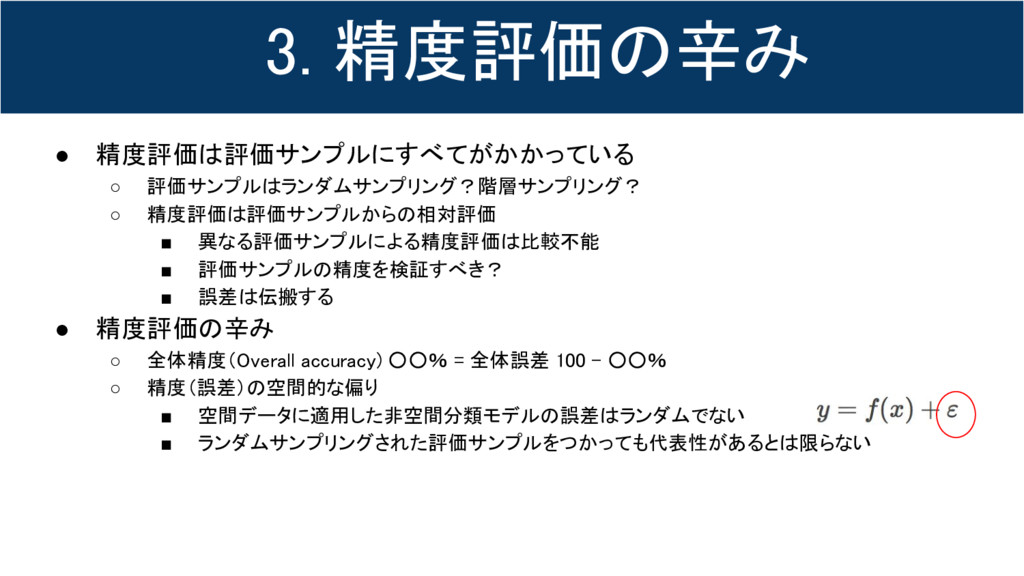
3. 精度評価の辛み • 精度評価は評価サンプルにすべてがかかっている ◦ 評価サンプルはランダムサンプリング?階層サンプリング? ◦ 精度評価は評価サンプルからの相対評価 ▪ 異なる評価サンプルによる精度評価は比較不能
▪ 評価サンプルの精度を検証すべき? ▪ 誤差は伝搬する • 精度評価の辛み ◦ 全体精度(Overall accuracy) ◦◦% = 全体誤差 100 - ◦◦% ◦ 精度(誤差)の空間的な偏り ▪ 空間データに適用した非空間分類モデルの誤差はランダムでない ▪ ランダムサンプリングされた評価サンプルをつかっても代表性があるとは限らない
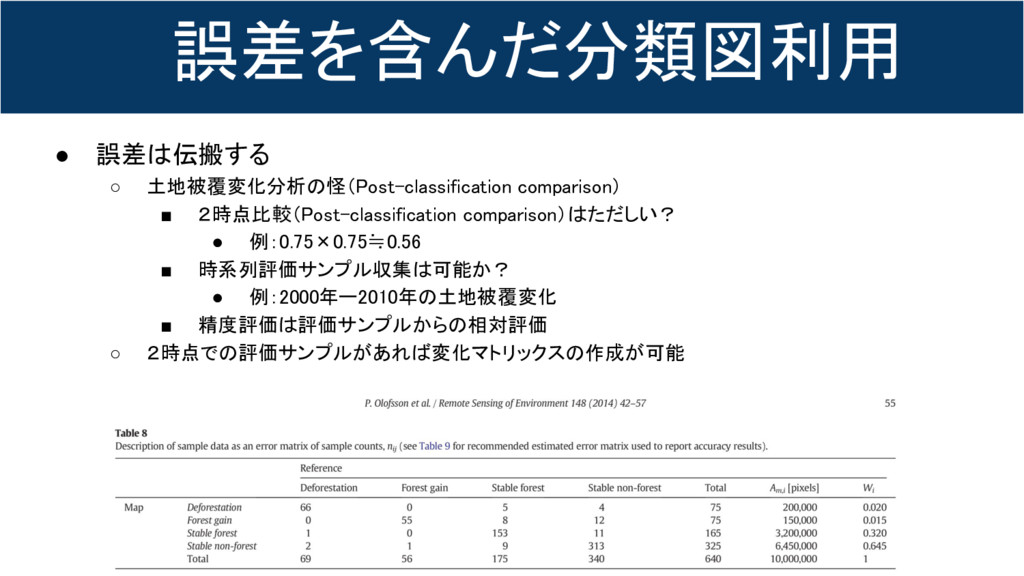
誤差を含んだ分類図利用 • 誤差は伝搬する ◦ 土地被覆変化分析の怪(Post-classification comparison) ▪ 2時点比較(Post-classification comparison)はただしい? •
例:0.75×0.75≒0.56 ▪ 時系列評価サンプル収集は可能か? • 例:2000年ー2010年の土地被覆変化 ▪ 精度評価は評価サンプルからの相対評価 ◦ 2時点での評価サンプルがあれば変化マトリックスの作成が可能
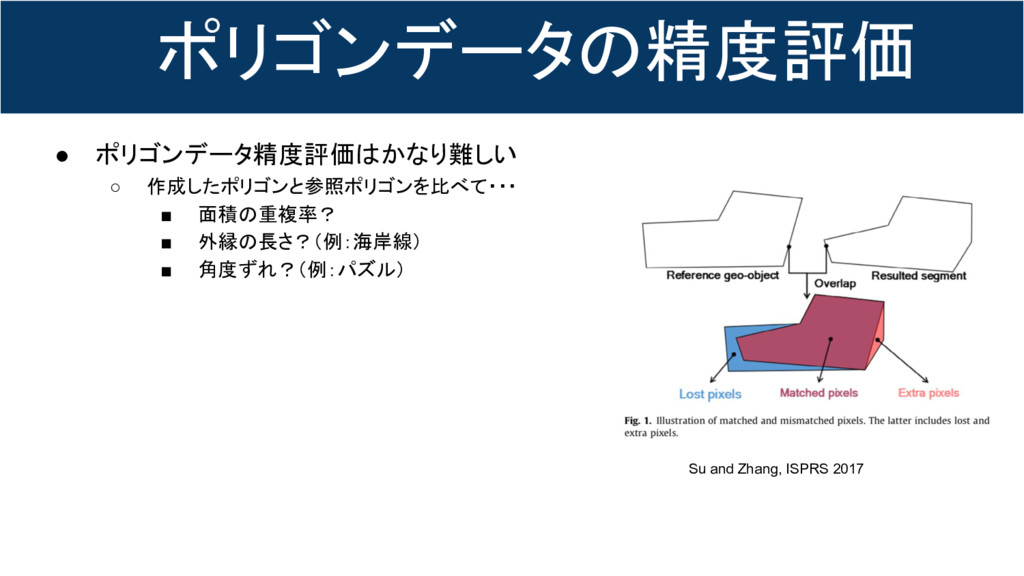
ポリゴンデータの精度評価 • ポリゴンデータ精度評価はかなり難しい ◦ 作成したポリゴンと参照ポリゴンを比べて・・・ ▪ 面積の重複率? ▪ 外縁の長さ?(例:海岸線) ▪
角度ずれ?(例:パズル) Su and Zhang, ISPRS 2017
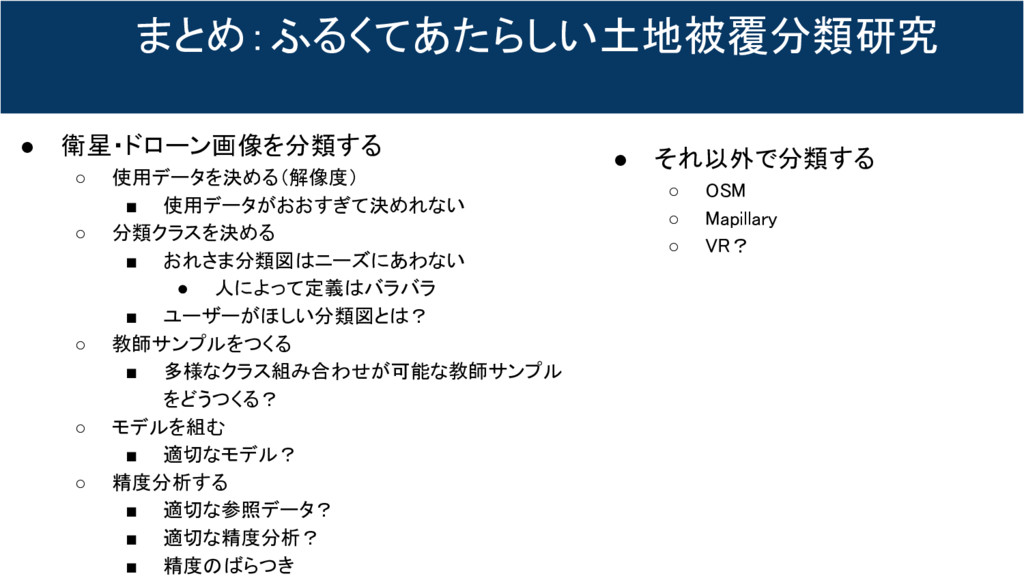
まとめ:ふるくてあたらしい土地被覆分類研究 • 衛星・ドローン画像を分類する ◦ 使用データを決める(解像度) ▪ 使用データがおおすぎて決めれない ◦ 分類クラスを決める ▪
おれさま分類図はニーズにあわない • 人によって定義はバラバラ ▪ ユーザーがほしい分類図とは? ◦ 教師サンプルをつくる ▪ 多様なクラス組み合わせが可能な教師サンプル をどうつくる? ◦ モデルを組む ▪ 適切なモデル? ◦ 精度分析する ▪ 適切な参照データ? ▪ 適切な精度分析? ▪ 精度のばらつき • それ以外で分類する ◦ OSM ◦ Mapillary ◦ VR?


 narut
 ishiirikie
 takehaya
 institutdelelevage
 junkashihara
 resolutionfoundation
 rikkabotan7
 kzmssk
 youten622
 hellosct1
 mickey_0226
 afroscript
 ryanjones
 coloredviolet
 tmiket
 irinanazarova
 samlambert
 sarafernandez
 reverentgeek
 brad_frost
 yeseniaperezcruz
 sferik
 marktimemedia
 brettharned