Share
Embed

Transcript
44 slides
-
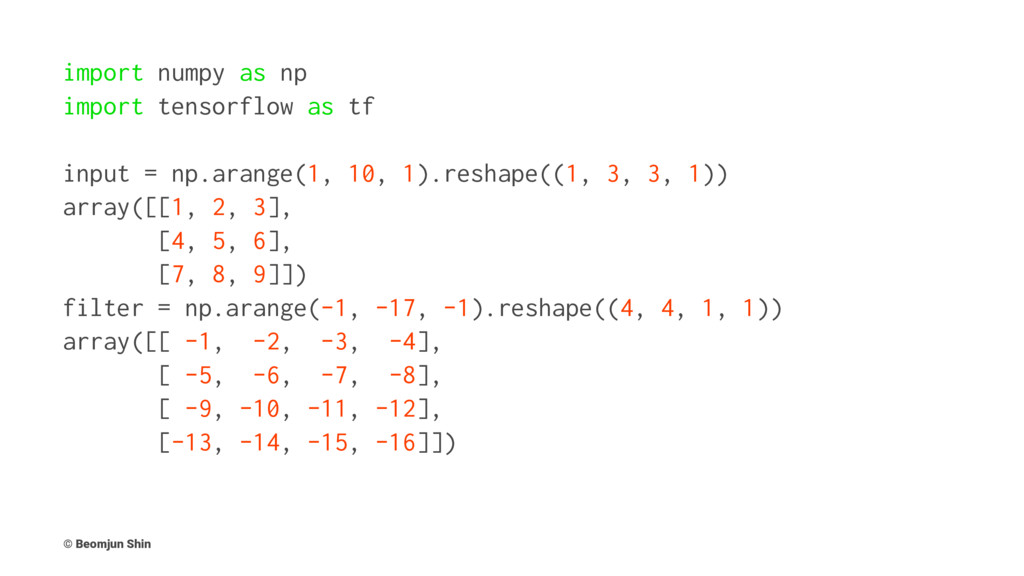
import numpy as np import tensorflow as tf input =
np.arange(1, 10, 1).reshape((1, 3, 3, 1)) array([[1, 2, 3], [4, 5, 6], [7, 8, 9]]) filter = np.arange(-1, -17, -1).reshape((4, 4, 1, 1)) array([[ -1, -2, -3, -4], [ -5, -6, -7, -8], [ -9, -10, -11, -12], [-13, -14, -15, -16]]) © Beomjun Shin -
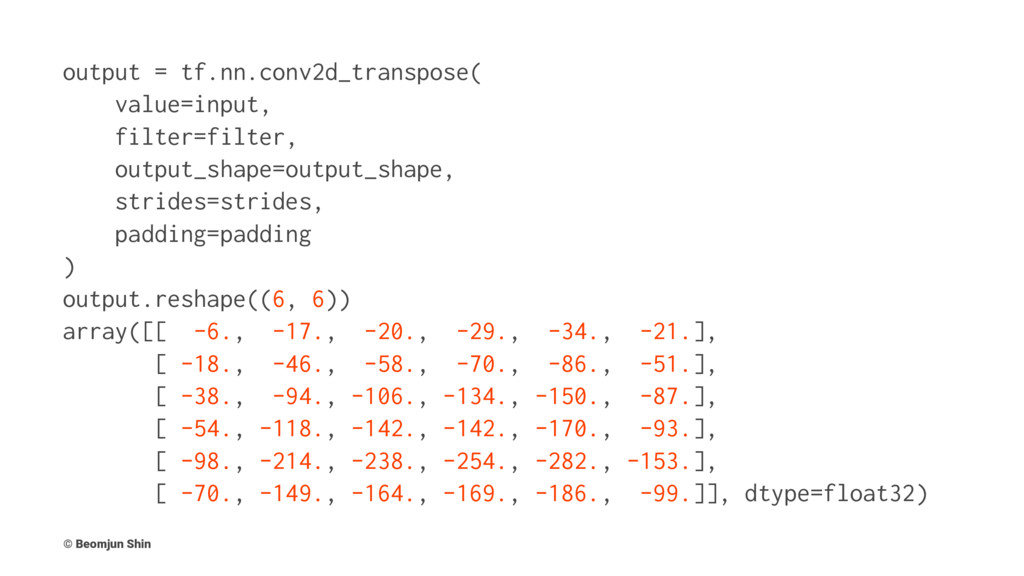
output = tf.nn.conv2d_transpose( value=input, filter=filter, output_shape=output_shape, strides=strides, padding=padding ) output.reshape((6,
6)) array([[ -6., -17., -20., -29., -34., -21.], [ -18., -46., -58., -70., -86., -51.], [ -38., -94., -106., -134., -150., -87.], [ -54., -118., -142., -142., -170., -93.], [ -98., -214., -238., -254., -282., -153.], [ -70., -149., -164., -169., -186., -99.]], dtype=float32) © Beomjun Shin -
input_conv2d_version = np.array([ [0, 0, 0, 0, 0, 0, 0,
0, 0], [0, 0, 0, 0, 0, 0, 0, 0, 0], [0, 0, 1, 0, 2, 0, 3, 0, 0], [0, 0, 0, 0, 0, 0, 0, 0, 0], [0, 0, 4, 0, 5, 0, 6, 0, 0], [0, 0, 0, 0, 0, 0, 0, 0, 0], [0, 0, 7, 0, 8, 0, 9, 0, 0], [0, 0, 0, 0, 0, 0, 0, 0, 0], [0, 0, 0, 0, 0, 0, 0, 0, 0], ], dtype=np.float64) # Padding & Zero inserted filter_conv2d_version = np.array([ [-16, -15, -14, -13], [-12, -11, -10, -9], [-8, -7, -6, -5], [-4, -3, -2, -1], ], dtype=np.float64) © Beomjun Shin -
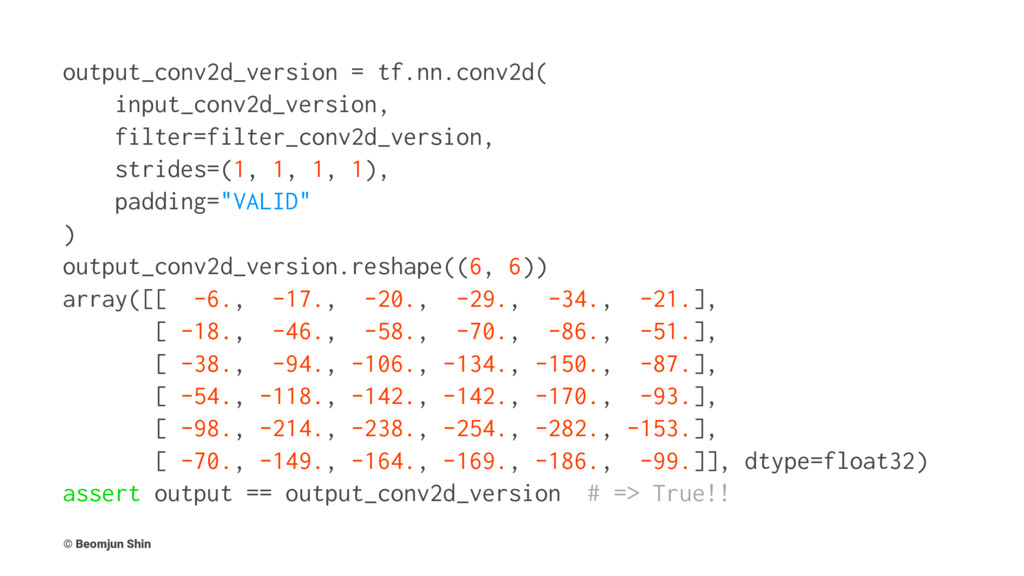
output_conv2d_version = tf.nn.conv2d( input_conv2d_version, filter=filter_conv2d_version, strides=(1, 1, 1, 1), padding="VALID"
) output_conv2d_version.reshape((6, 6)) array([[ -6., -17., -20., -29., -34., -21.], [ -18., -46., -58., -70., -86., -51.], [ -38., -94., -106., -134., -150., -87.], [ -54., -118., -142., -142., -170., -93.], [ -98., -214., -238., -254., -282., -153.], [ -70., -149., -164., -169., -186., -99.]], dtype=float32) assert output == output_conv2d_version # => True!! © Beomjun Shin -
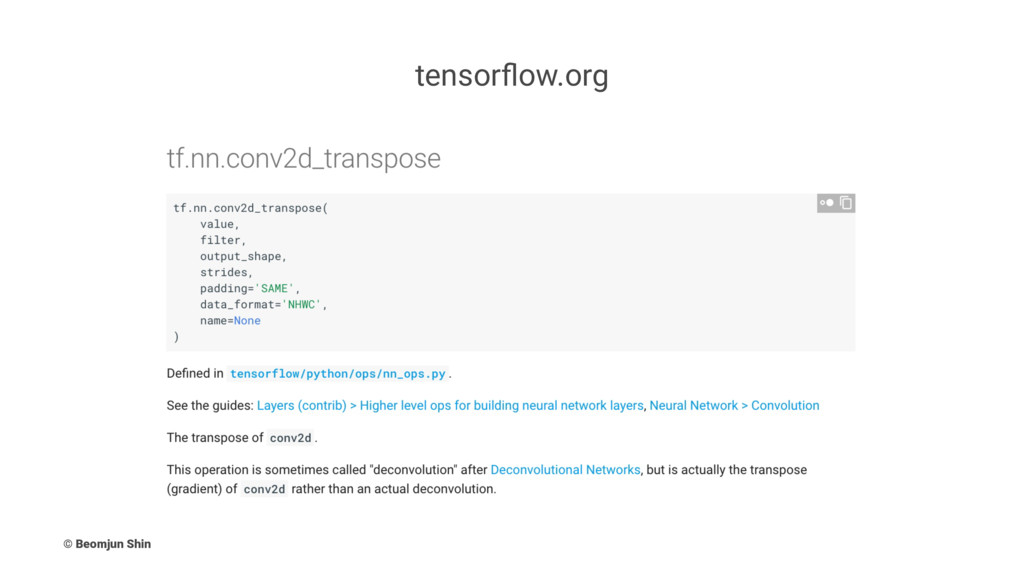
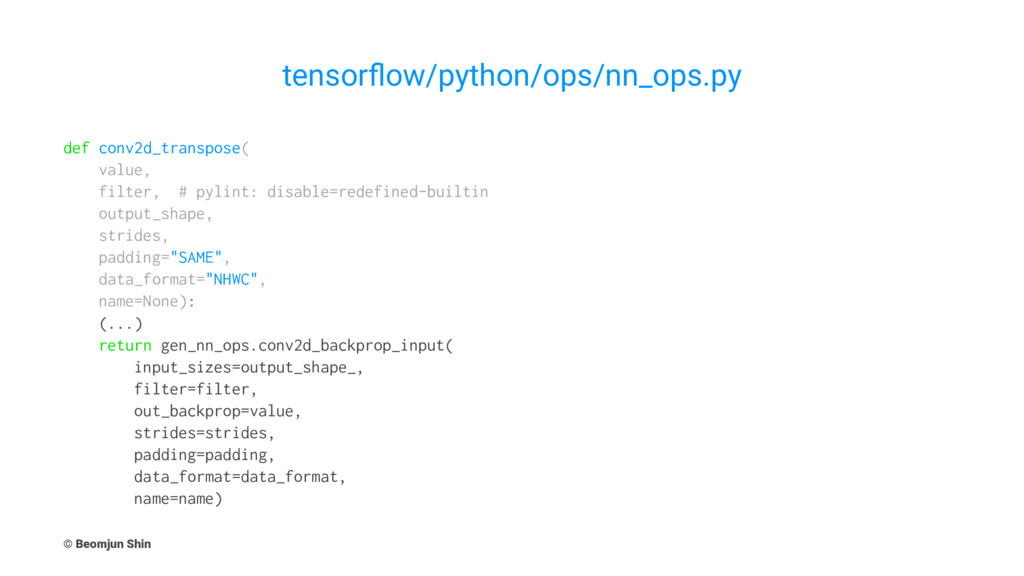
tensorflow/python/ops/nn_ops.py def conv2d_transpose( value, filter, # pylint: disable=redefined-builtin output_shape, strides,
padding="SAME", data_format="NHWC", name=None): (...) return gen_nn_ops.conv2d_backprop_input( input_sizes=output_shape_, filter=filter, out_backprop=value, strides=strides, padding=padding, data_format=data_format, name=name) © Beomjun Shin -
Pro Tip - 1 : Compile First! • This source(gen_nn_ops.py)
is automatically generated by Bazel • If you want to investigate TensorFlow, please compile it first © Beomjun Shin -
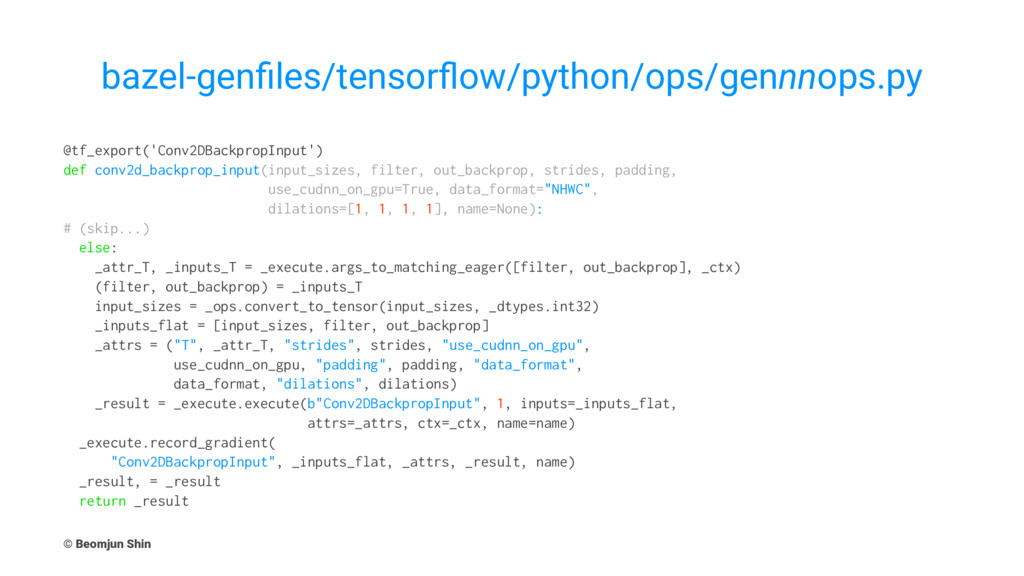
bazel-genfiles/tensorflow/python/ops/gennnops.py @tf_export('Conv2DBackpropInput') def conv2d_backprop_input(input_sizes, filter, out_backprop, strides, padding, use_cudnn_on_gpu=True, data_format="NHWC",
dilations=[1, 1, 1, 1], name=None): # (skip...) else: _attr_T, _inputs_T = _execute.args_to_matching_eager([filter, out_backprop], _ctx) (filter, out_backprop) = _inputs_T input_sizes = _ops.convert_to_tensor(input_sizes, _dtypes.int32) _inputs_flat = [input_sizes, filter, out_backprop] _attrs = ("T", _attr_T, "strides", strides, "use_cudnn_on_gpu", use_cudnn_on_gpu, "padding", padding, "data_format", data_format, "dilations", dilations) _result = _execute.execute(b"Conv2DBackpropInput", 1, inputs=_inputs_flat, attrs=_attrs, ctx=_ctx, name=name) _execute.record_gradient( "Conv2DBackpropInput", _inputs_flat, _attrs, _result, name) _result, = _result return _result © Beomjun Shin -
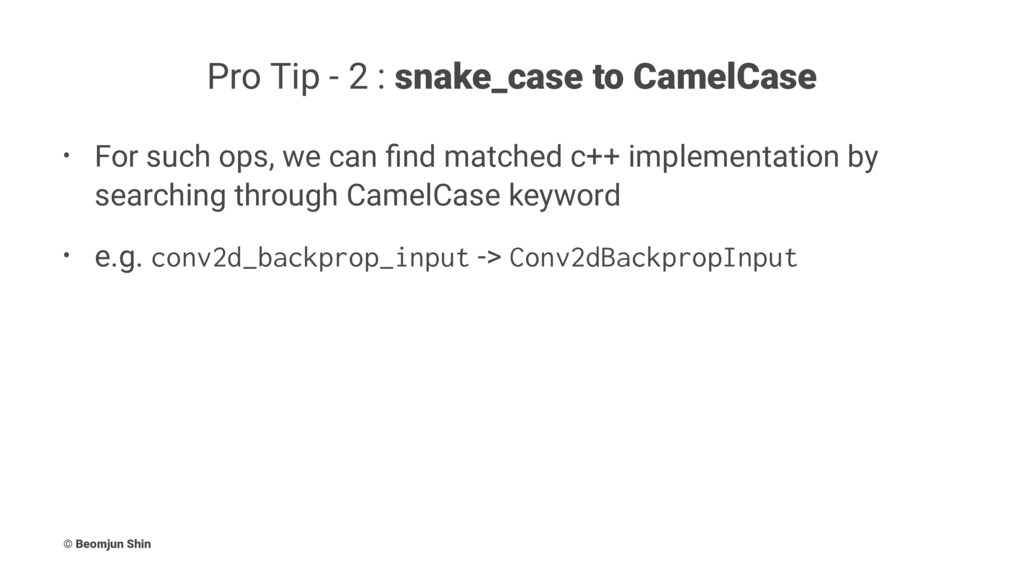
Pro Tip - 2 : snake_case to CamelCase • For
such ops, we can find matched c++ implementation by searching through CamelCase keyword • e.g. conv2d_backprop_input -> Conv2dBackpropInput © Beomjun Shin -
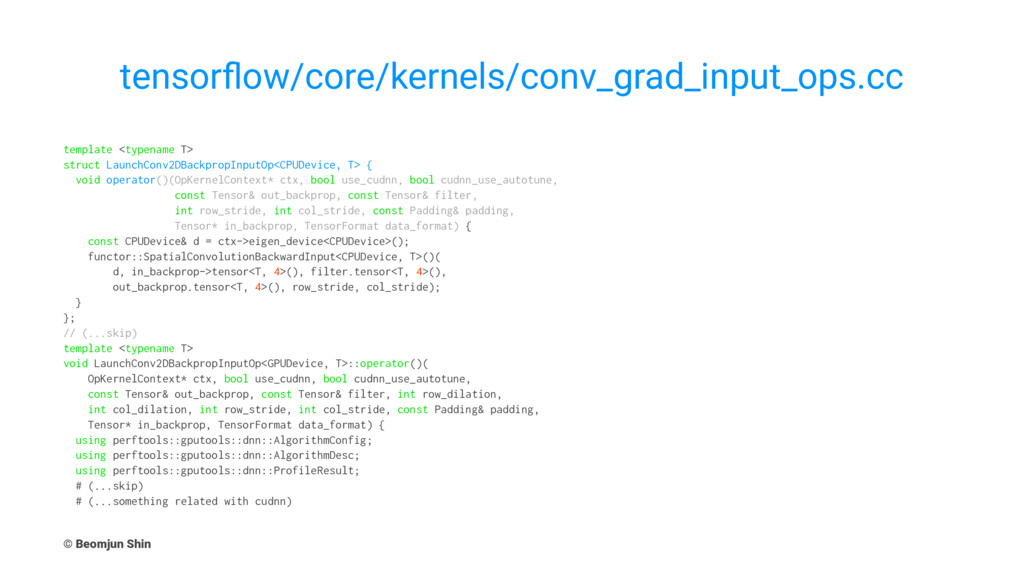
tensorflow/core/kernels/conv_grad_input_ops.cc template <typename T> struct LaunchConv2DBackpropInputOp<CPUDevice, T> { void operator()(OpKernelContext*
ctx, bool use_cudnn, bool cudnn_use_autotune, const Tensor& out_backprop, const Tensor& filter, int row_stride, int col_stride, const Padding& padding, Tensor* in_backprop, TensorFormat data_format) { const CPUDevice& d = ctx->eigen_device<CPUDevice>(); functor::SpatialConvolutionBackwardInput<CPUDevice, T>()( d, in_backprop->tensor<T, 4>(), filter.tensor<T, 4>(), out_backprop.tensor<T, 4>(), row_stride, col_stride); } }; // (...skip) template <typename T> void LaunchConv2DBackpropInputOp<GPUDevice, T>::operator()( OpKernelContext* ctx, bool use_cudnn, bool cudnn_use_autotune, const Tensor& out_backprop, const Tensor& filter, int row_dilation, int col_dilation, int row_stride, int col_stride, const Padding& padding, Tensor* in_backprop, TensorFormat data_format) { using perftools::gputools::dnn::AlgorithmConfig; using perftools::gputools::dnn::AlgorithmDesc; using perftools::gputools::dnn::ProfileResult; # (...skip) # (...something related with cudnn) © Beomjun Shin -
Pro Tip - 3 : We can only see cudnn.h
• CuDNN is a closed-source low-level library for deep learning primitives developed by NVIDIA. • GPU implementation should be very different than CPU implementation © Beomjun Shin -
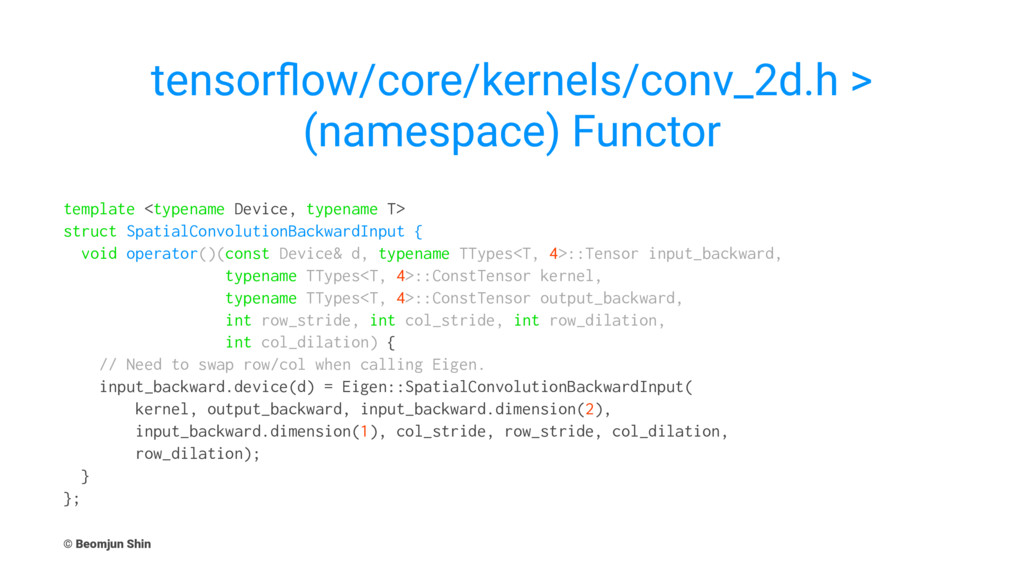
tensorflow/core/kernels/conv_2d.h > (namespace) Functor template <typename Device, typename T> struct
SpatialConvolutionBackwardInput { void operator()(const Device& d, typename TTypes<T, 4>::Tensor input_backward, typename TTypes<T, 4>::ConstTensor kernel, typename TTypes<T, 4>::ConstTensor output_backward, int row_stride, int col_stride, int row_dilation, int col_dilation) { // Need to swap row/col when calling Eigen. input_backward.device(d) = Eigen::SpatialConvolutionBackwardInput( kernel, output_backward, input_backward.dimension(2), input_backward.dimension(1), col_stride, row_stride, col_dilation, row_dilation); } }; © Beomjun Shin -
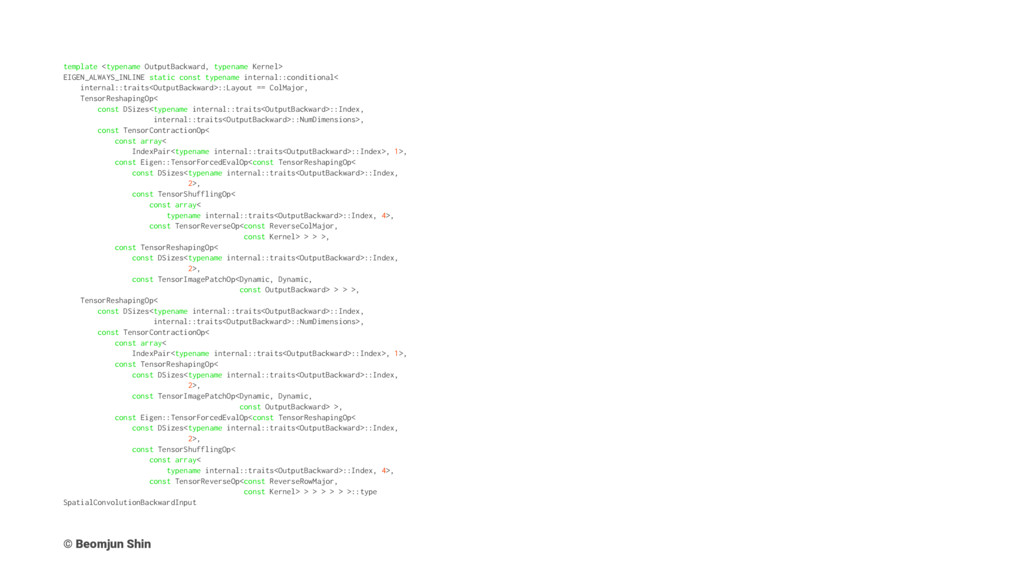
template <typename OutputBackward, typename Kernel> EIGEN_ALWAYS_INLINE static const typename internal::conditional<
internal::traits<OutputBackward>::Layout == ColMajor, TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, internal::traits<OutputBackward>::NumDimensions>, const TensorContractionOp< const array< IndexPair<typename internal::traits<OutputBackward>::Index>, 1>, const Eigen::TensorForcedEvalOp<const TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, 2>, const TensorShufflingOp< const array< typename internal::traits<OutputBackward>::Index, 4>, const TensorReverseOp<const ReverseColMajor, const Kernel> > > >, const TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, 2>, const TensorImagePatchOp<Dynamic, Dynamic, const OutputBackward> > > >, TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, internal::traits<OutputBackward>::NumDimensions>, const TensorContractionOp< const array< IndexPair<typename internal::traits<OutputBackward>::Index>, 1>, const TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, 2>, const TensorImagePatchOp<Dynamic, Dynamic, const OutputBackward> >, const Eigen::TensorForcedEvalOp<const TensorReshapingOp< const DSizes<typename internal::traits<OutputBackward>::Index, 2>, const TensorShufflingOp< const array< typename internal::traits<OutputBackward>::Index, 4>, const TensorReverseOp<const ReverseRowMajor, const Kernel> > > > > > >::type SpatialConvolutionBackwardInput © Beomjun Shin -
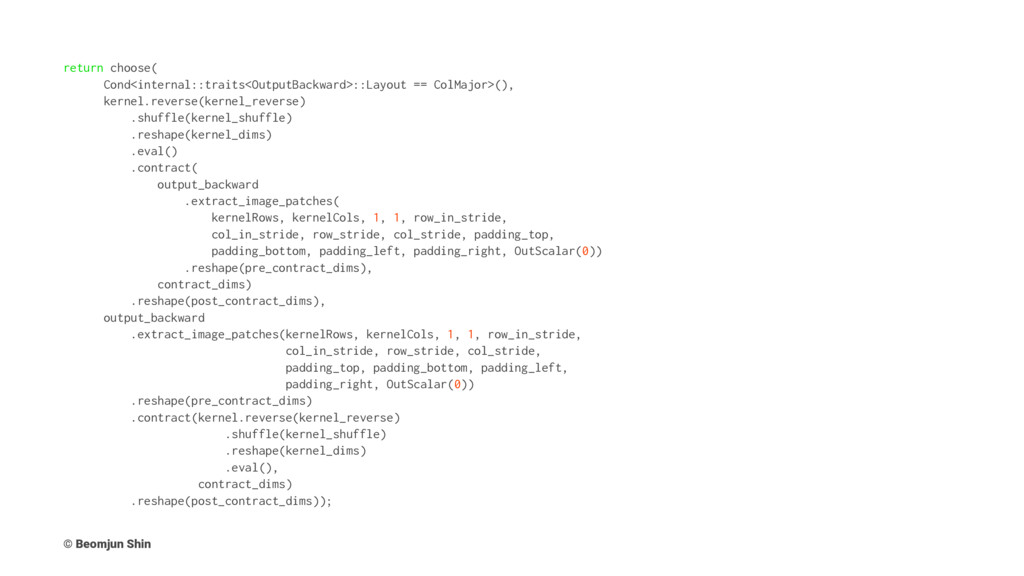
return choose( Cond<internal::traits<OutputBackward>::Layout == ColMajor>(), kernel.reverse(kernel_reverse) .shuffle(kernel_shuffle) .reshape(kernel_dims) .eval() .contract(
output_backward .extract_image_patches( kernelRows, kernelCols, 1, 1, row_in_stride, col_in_stride, row_stride, col_stride, padding_top, padding_bottom, padding_left, padding_right, OutScalar(0)) .reshape(pre_contract_dims), contract_dims) .reshape(post_contract_dims), output_backward .extract_image_patches(kernelRows, kernelCols, 1, 1, row_in_stride, col_in_stride, row_stride, col_stride, padding_top, padding_bottom, padding_left, padding_right, OutScalar(0)) .reshape(pre_contract_dims) .contract(kernel.reverse(kernel_reverse) .shuffle(kernel_shuffle) .reshape(kernel_dims) .eval(), contract_dims) .reshape(post_contract_dims)); © Beomjun Shin -
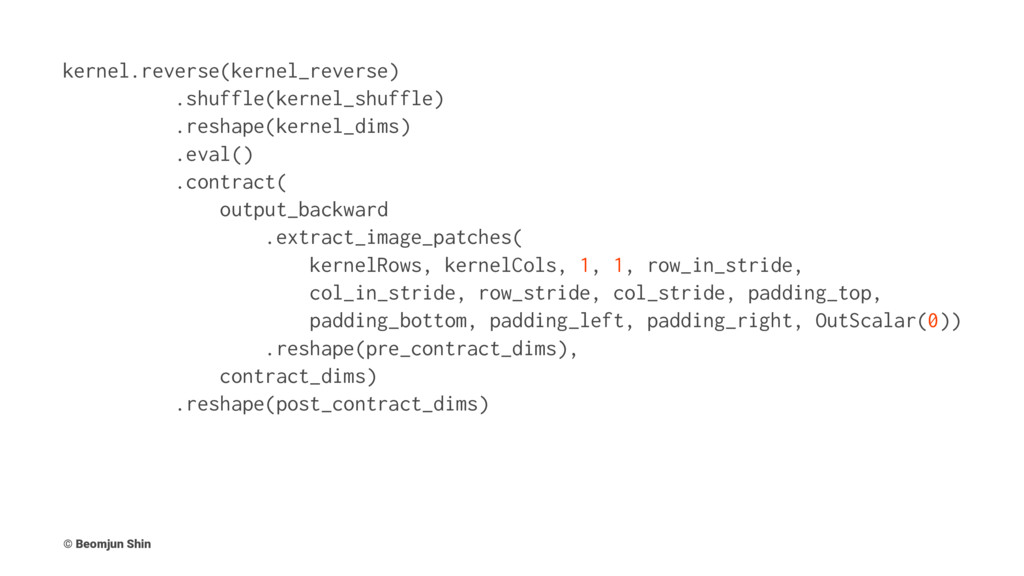
kernel.reverse(kernel_reverse) .shuffle(kernel_shuffle) .reshape(kernel_dims) .eval() .contract( output_backward .extract_image_patches( kernelRows, kernelCols, 1,
1, row_in_stride, col_in_stride, row_stride, col_stride, padding_top, padding_bottom, padding_left, padding_right, OutScalar(0)) .reshape(pre_contract_dims), contract_dims) .reshape(post_contract_dims) © Beomjun Shin -
Eigen3: First look • Do some .reverse & .shuffle for
Kernel • contract with output_backward(which was previously Input) • Do extract_image_patches for output_backward -> Great documentation © Beomjun Shin -
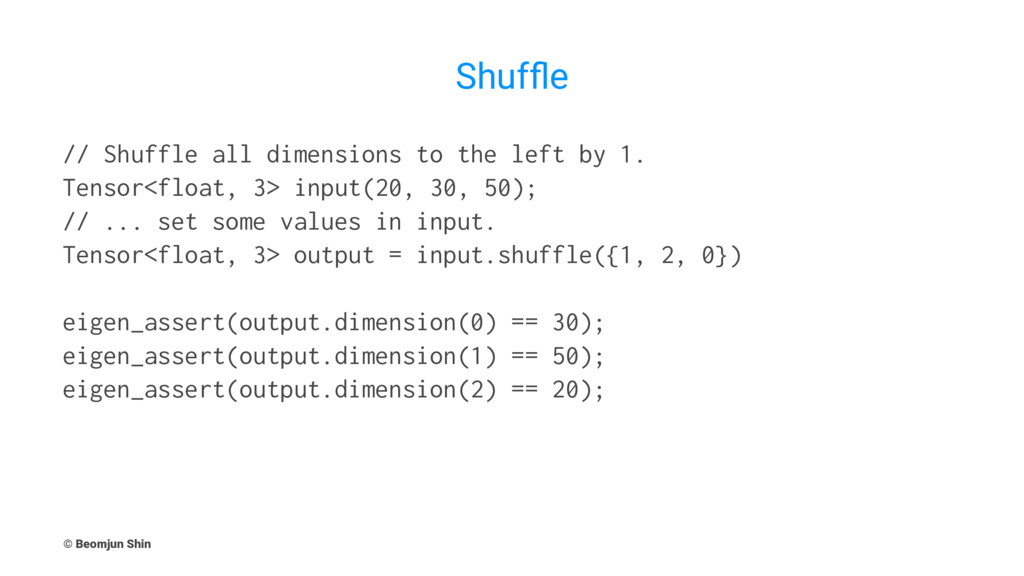
Shuffle // Shuffle all dimensions to the left by 1.
Tensor<float, 3> input(20, 30, 50); // ... set some values in input. Tensor<float, 3> output = input.shuffle({1, 2, 0}) eigen_assert(output.dimension(0) == 30); eigen_assert(output.dimension(1) == 50); eigen_assert(output.dimension(2) == 20); © Beomjun Shin -
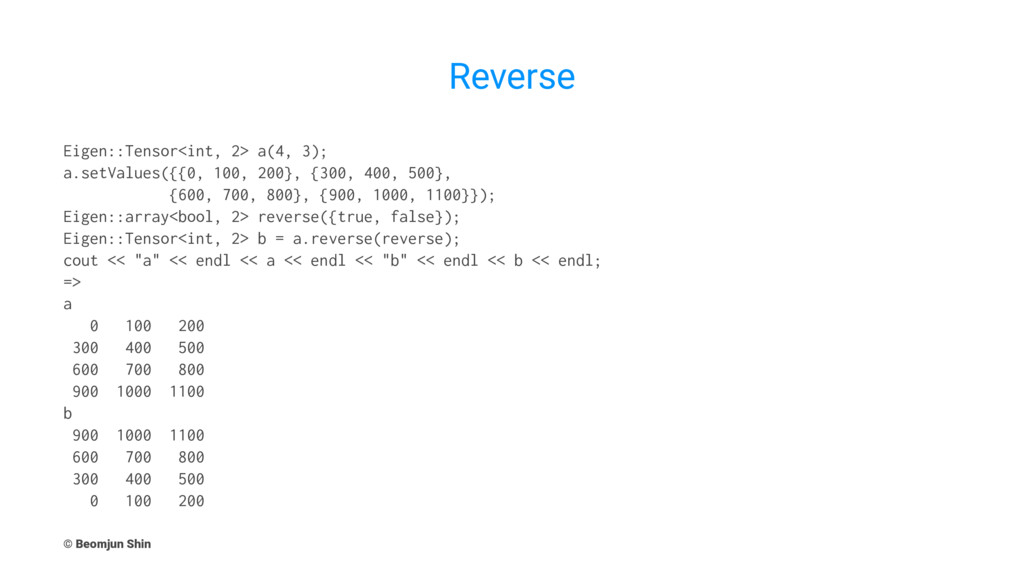
Reverse Eigen::Tensor<int, 2> a(4, 3); a.setValues({{0, 100, 200}, {300, 400,
500}, {600, 700, 800}, {900, 1000, 1100}}); Eigen::array<bool, 2> reverse({true, false}); Eigen::Tensor<int, 2> b = a.reverse(reverse); cout << "a" << endl << a << endl << "b" << endl << b << endl; => a 0 100 200 300 400 500 600 700 800 900 1000 1100 b 900 1000 1100 600 700 800 300 400 500 0 100 200 © Beomjun Shin -
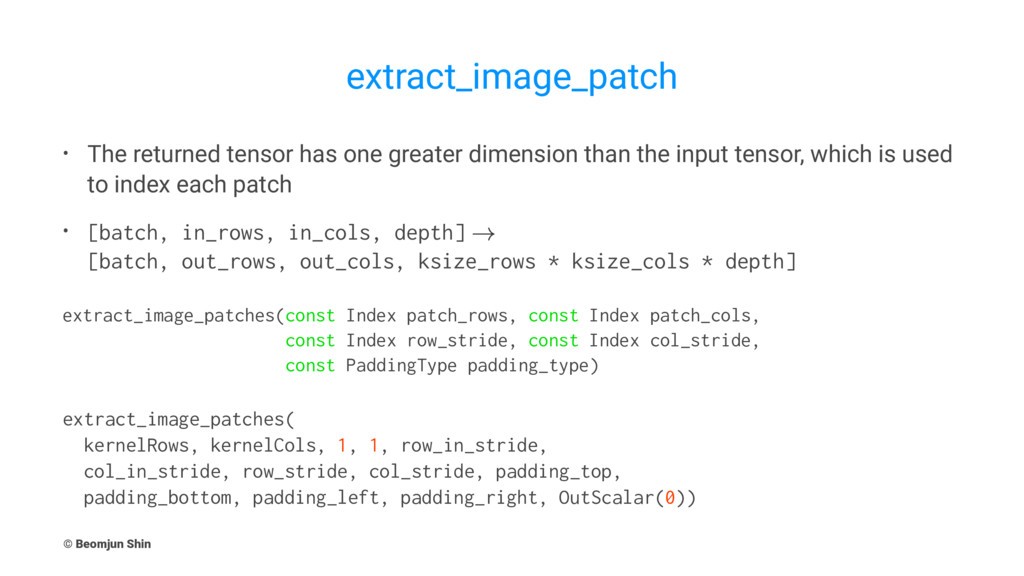
extract_image_patch • The returned tensor has one greater dimension than
the input tensor, which is used to index each patch • [batch, in_rows, in_cols, depth] [batch, out_rows, out_cols, ksize_rows * ksize_cols * depth] extract_image_patches(const Index patch_rows, const Index patch_cols, const Index row_stride, const Index col_stride, const PaddingType padding_type) extract_image_patches( kernelRows, kernelCols, 1, 1, row_in_stride, col_in_stride, row_stride, col_stride, padding_top, padding_bottom, padding_left, padding_right, OutScalar(0)) © Beomjun Shin -
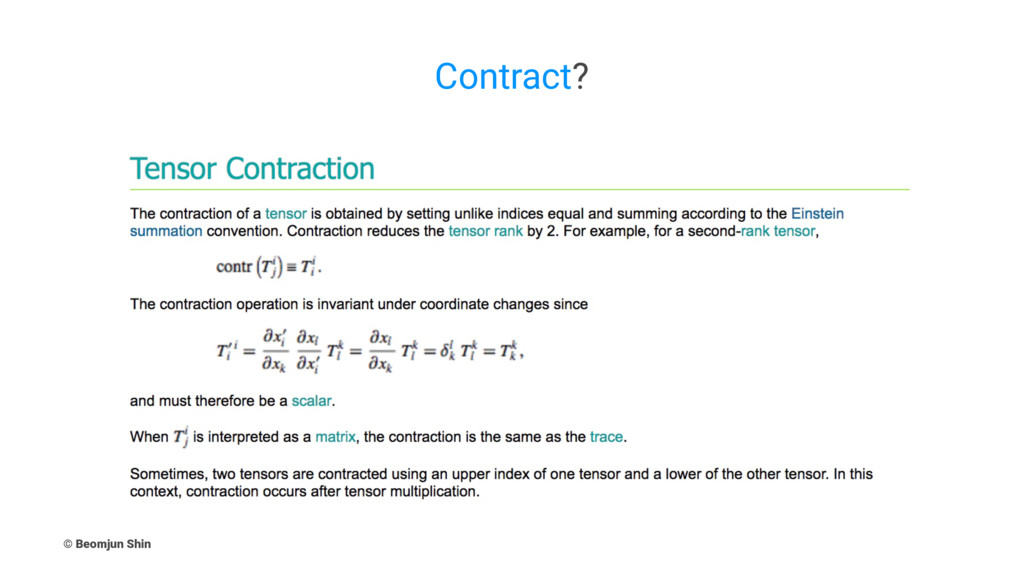
Einstein Summation Einstein summation is a notational convention for simplifying
expressions including summations of vectors, matrices, and general tensors. There are essentially three rules of Einstein summation notation, namely: 1. Repeated indices are implicitly summed over. 2. Each index can appear at most twice in any term. 3. Each term must contain identical non-repeated indices. © Beomjun Shin -
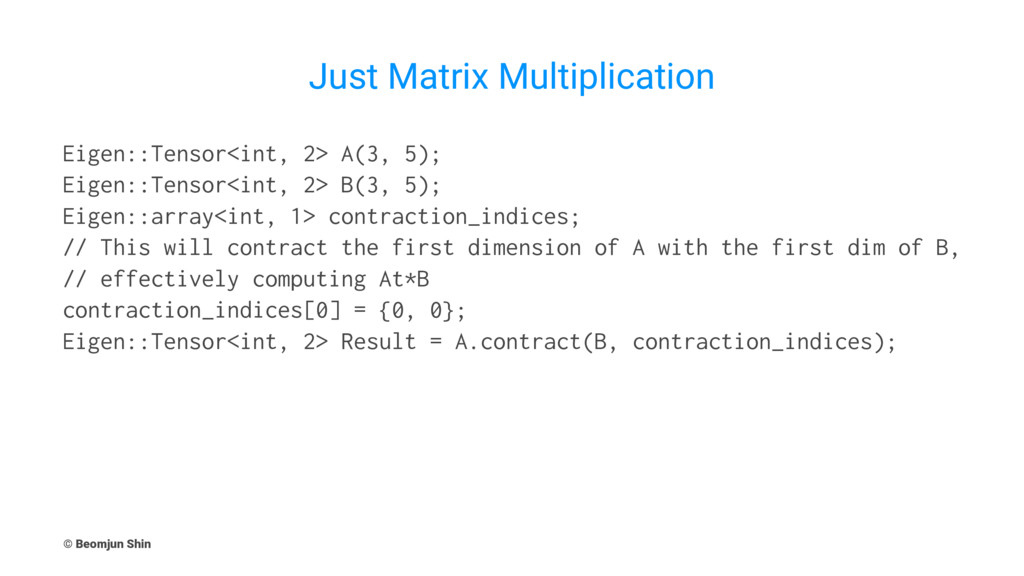
Just Matrix Multiplication Eigen::Tensor<int, 2> A(3, 5); Eigen::Tensor<int, 2> B(3,
5); Eigen::array<int, 1> contraction_indices; // This will contract the first dimension of A with the first dim of B, // effectively computing At*B contraction_indices[0] = {0, 0}; Eigen::Tensor<int, 2> Result = A.contract(B, contraction_indices); © Beomjun Shin -
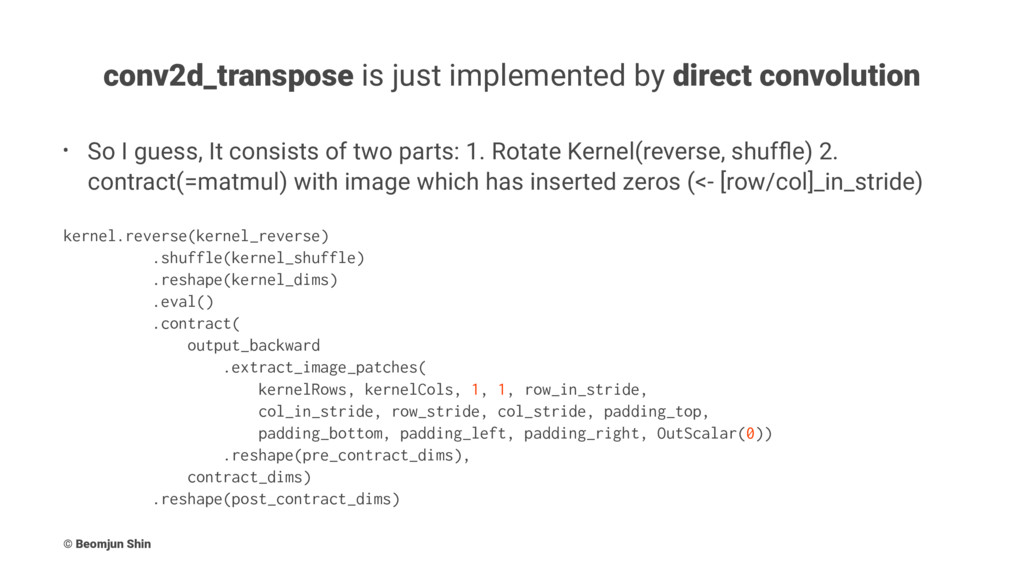
conv2d_transpose is just implemented by direct convolution • So I
guess, It consists of two parts: 1. Rotate Kernel(reverse, shuffle) 2. contract(=matmul) with image which has inserted zeros (<- [row/col]_in_stride) kernel.reverse(kernel_reverse) .shuffle(kernel_shuffle) .reshape(kernel_dims) .eval() .contract( output_backward .extract_image_patches( kernelRows, kernelCols, 1, 1, row_in_stride, col_in_stride, row_stride, col_stride, padding_top, padding_bottom, padding_left, padding_right, OutScalar(0)) .reshape(pre_contract_dims), contract_dims) .reshape(post_contract_dims) © Beomjun Shin -
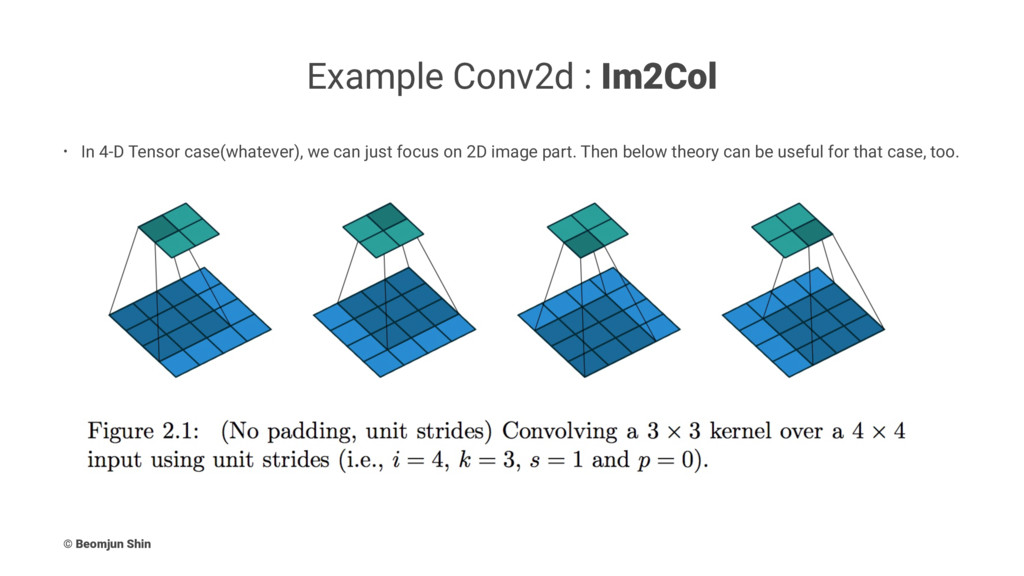
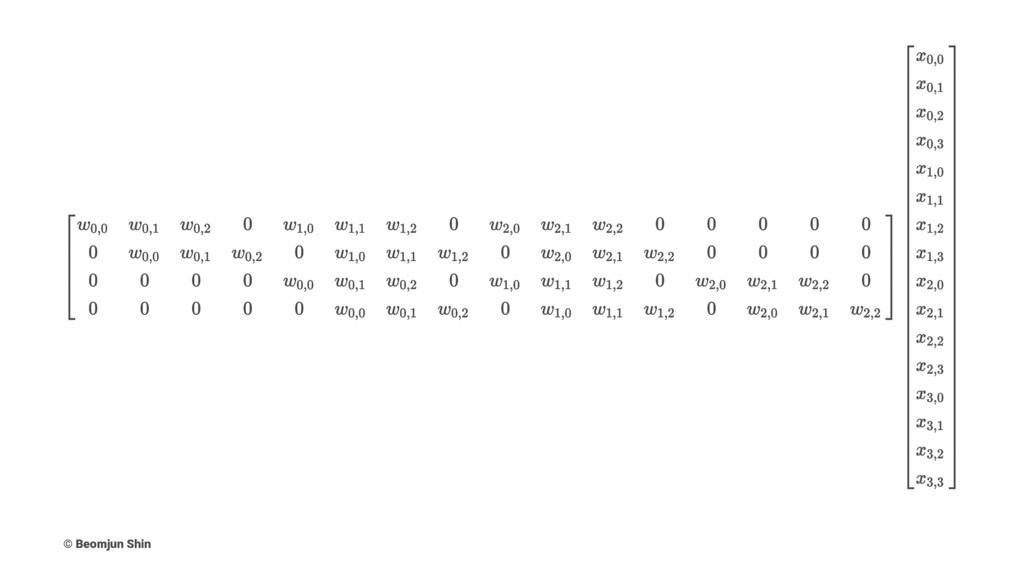
Example Conv2d : Im2Col • In 4-D Tensor case(whatever), we
can just focus on 2D image part. Then below theory can be useful for that case, too. © Beomjun Shin -
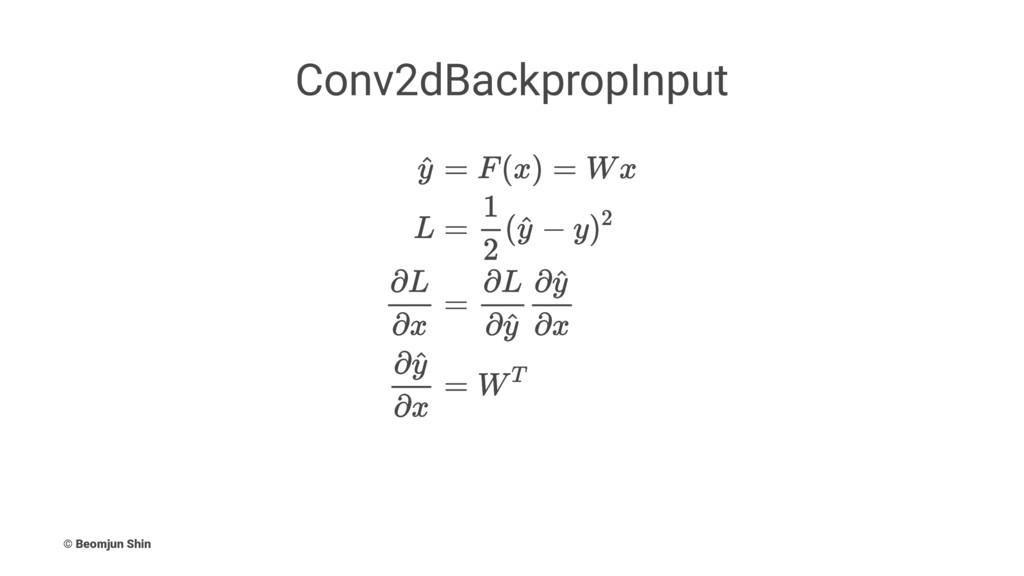
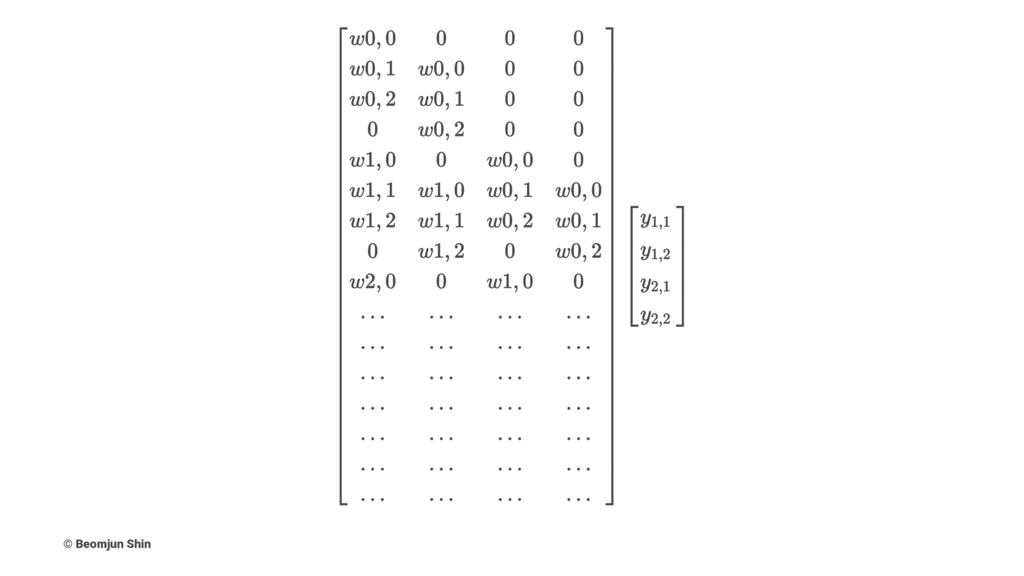
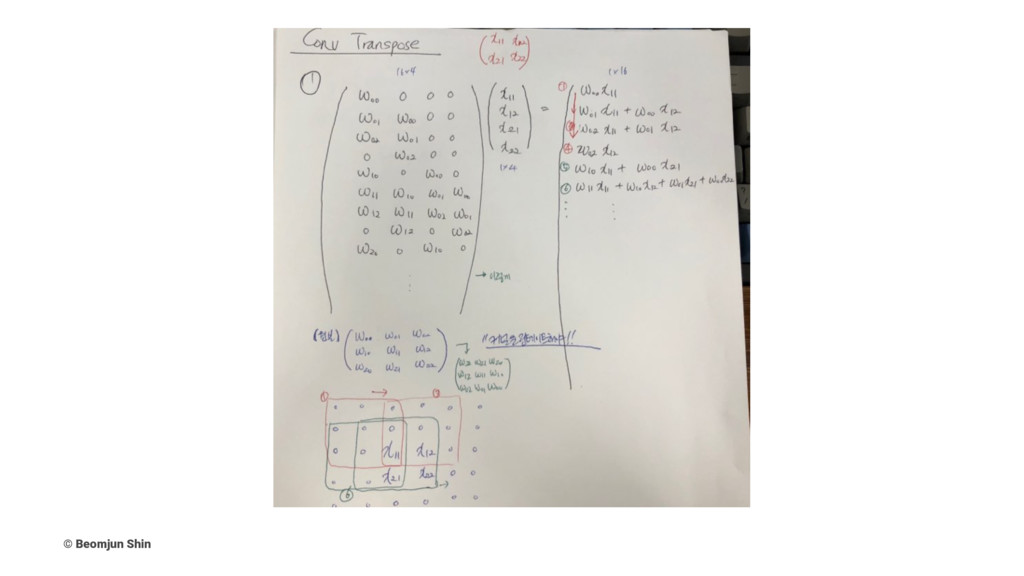
When we do backpropgation of conv2d operation, It exactly equals
to transpose! © Beomjun Shin -
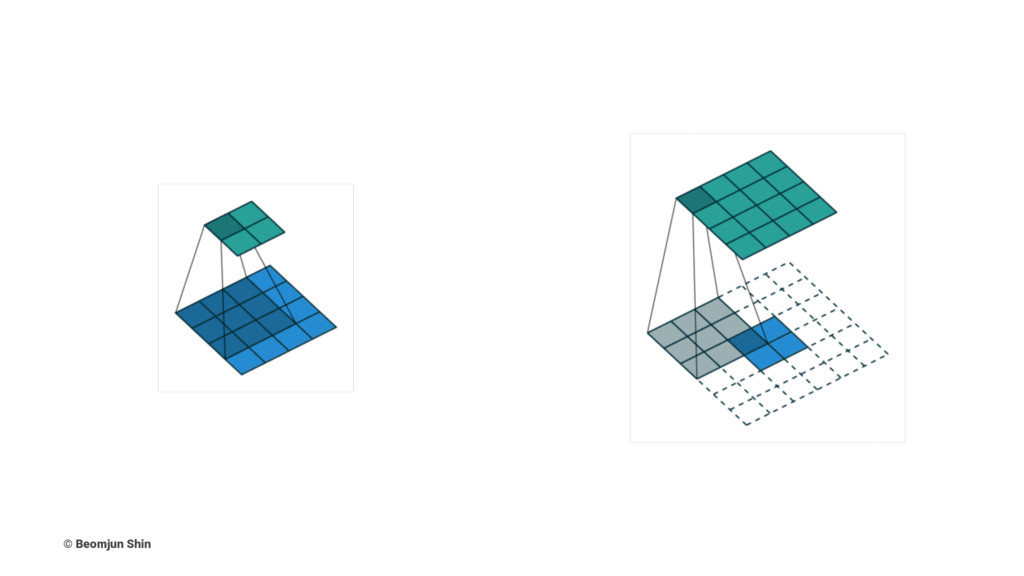
We can think of convolution transpose as a inverse operation
for convolution © Beomjun Shin -
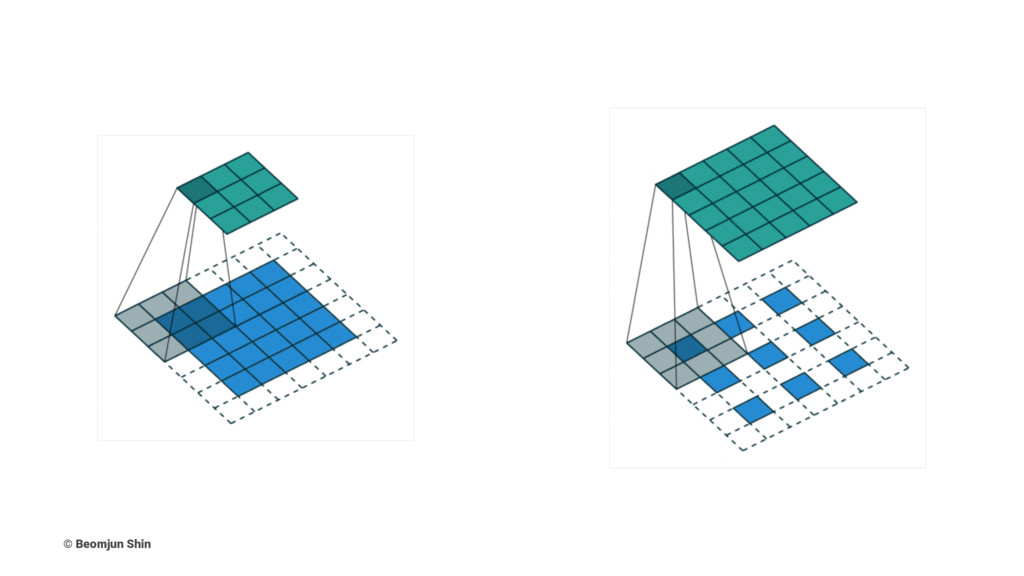
We can also think of convolution transpose in a direct
convolution with inserted zeros and paddings © Beomjun Shin -
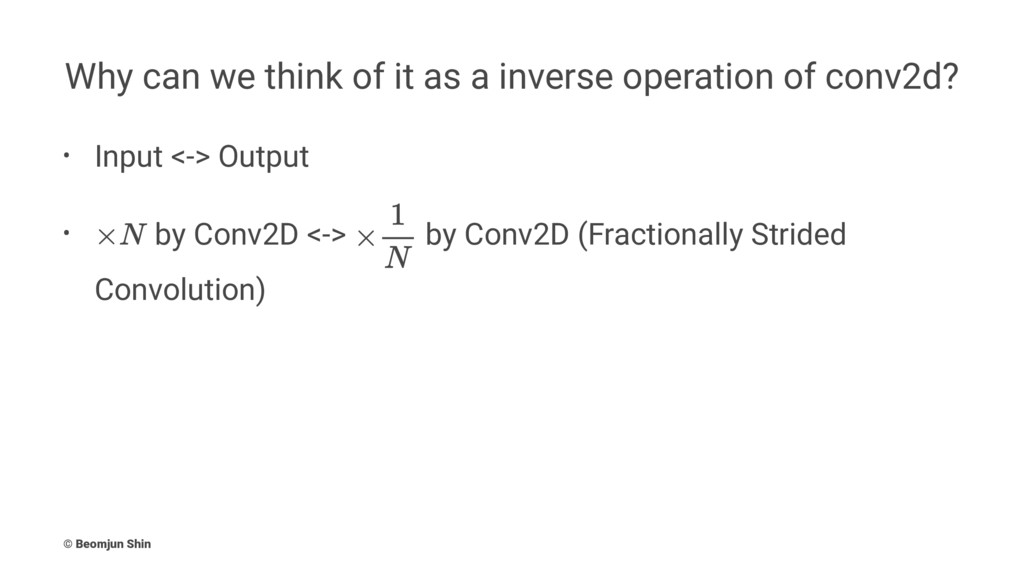
Why can we think of it as a inverse operation
of conv2d? • Input <-> Output • by Conv2D <-> by Conv2D (Fractionally Strided Convolution) © Beomjun Shin
 shastakr
 takehaya
 koukimiura
 meihei3
 nasum
 itsmedreamwalker
 4geru
 bicstone
 veronikapj
 simas
 barnbarn
 kazuki1023
 slobodan
 tmiket
 sarafernandez
 mfonobong
 emna__ayadi
 tammyeverts
 keavy
 aleyda
 jlugia
 colly
 axbom
 mongodb
![input_conv2d_version = np.array([ [0, 0, 0, 0, 0, 0, 0,](https://files.speakerdeck.com/presentations/e675f9f1d4a74342b2313cc7bd60a4e7/slide_5.jpg)