Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Vision-based 3D reconstruction for navigation a...
Search
Spatial AI Network
July 09, 2025
Technology
160
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Vision-based 3D reconstruction for navigation and characterization of unknown, space-borne targets
Spatial AI Network
July 09, 2025
More Decks by Spatial AI Network
See All by Spatial AI Network
Gradient Domain Reconstruction for Monte Carlo PDE Solvers
spatial_ai_network
0
19
Points-to-3D: Structure-Aware 3D Generation with Point Cloud Priors
spatial_ai_network
0
17
DeWorldSG: Depth-Aware 3D Semantic Scene Graph Generation via World-Model Priors
spatial_ai_network
1
15
GaussianGPT: Towards Autoregressive 3D Gaussian Scene Generation
spatial_ai_network
0
17
ReSplat: Learning Recurrent Gaussian Splatting
spatial_ai_network
0
19
Dropping Anchor and Spherical Harmonics for Sparse-view Gaussian Splatting (CVPR 2026)
spatial_ai_network
0
38
MAGICIAN: Efficient Long-Term Planning with Imagined Gaussians for Active Mapping
spatial_ai_network
0
40
Gen3R: 3D Scene Generation Meets Feed-Forward Reconstruction
spatial_ai_network
0
220
MeshFlow : Efficient Artistic Mesh Generation via MeshVAE and Flow-based Diffusion Transformer
spatial_ai_network
1
140
Other Decks in Technology
See All in Technology
Deep Data Security 機能解説
oracle4engineer
PRO
2
710
実体験から学ぶ分析エージェントの開発と運⽤
recruitengineers
PRO
1
300
プロダクト価値を、 チームが使える判断軸に変える
vivion
0
130
分析AIエージェントを育てる、動く環境を育てる
codatum
0
100
あなたの知らないAmazon VPC Route Server/Amazon VPC Route Server you don't know about
masakiokuda
2
220
SDDの運用にめげずに向き合った話
sansantech
PRO
1
130
データ品質を壊しながらSnowflakeのAIに分析させてみた
kawanago
0
520
AIに攻撃される前に、AIに攻撃させる
tsuchikazu
0
150
AI駆動開発、viviONの1年 ── うまくいったこと・いかなかったこと
vivion
0
260
[2026 Oracle Technical Deep Dive] エンタープライズAIエージェントを支えるOCIソリューション。ラインナップと特徴を理解しよう! (2026年9月17日開催)
oracle4engineer
PRO
0
550
OpenSharing について熱く語る 〜AI アセットの共有について〜
kameitomohiro
0
230
OSC2026on_the-world-is-waiting-for-your-voice.pdf
naruoga
0
350
Featured
See All Featured
End of SEO as We Know It (SMX Advanced Version)
ipullrank
3
4.4k
Max Prin - Stacking Signals: How International SEO Comes Together (And Falls Apart)
techseoconnect
PRO
0
480
Testing 201, or: Great Expectations
jmmastey
46
8.3k
Self-Hosted WebAssembly Runtime for Runtime-Neutral Checkpoint/Restore in Edge–Cloud Continuum
chikuwait
0
860
Accessibility Awareness
sabderemane
1
230
The MySQL Ecosystem @ GitHub 2015
samlambert
251
13k
KATA
mclloyd
PRO
35
16k
jQuery: Nuts, Bolts and Bling
dougneiner
66
8.6k
Reality Check: Gamification 10 Years Later
codingconduct
0
2.3k
Sam Torres - BigQuery for SEOs
techseoconnect
PRO
0
570
Abbi's Birthday
coloredviolet
4
10k
10 Git Anti Patterns You Should be Aware of
lemiorhan
PRO
659
62k
Transcript
VISION-BASED 3D RECONSTRUCTION FOR NAVIGATION AND CHARACTERIZATION OF UNKNOWN, SPACE-BORNE
TARGETS 吉村隆之
Agenda 1. Introduction: 分野のご紹介 2. 論文紹介: VISION-BASED 3D RECONSTRUCTION FOR
NAVIGATION AND CHARACTERIZATION OF UNKNOWN, SPACE-BORNE TARGETS Note: - 前半部分は表題の論文の内容とは限りません - 後半部分は特に記載がない限り、表題の論文が出典です。 - ニッチなアプリケーション領域の紹介です。
Introduction: 宇宙でReconstruction?
なぜ宇宙空間で3D Reconstructionが必要? - 小惑星や人工物にランデブーしたい - 航法技術は基本的に対象の形状情報を前提 としている - 形状情報が事前にないこともある -
小惑星は事前にはわからない - 人工物も衝突などで変形している可能性 - 通信遅延などがあるので、衛星側で自律制御 できるのが理想
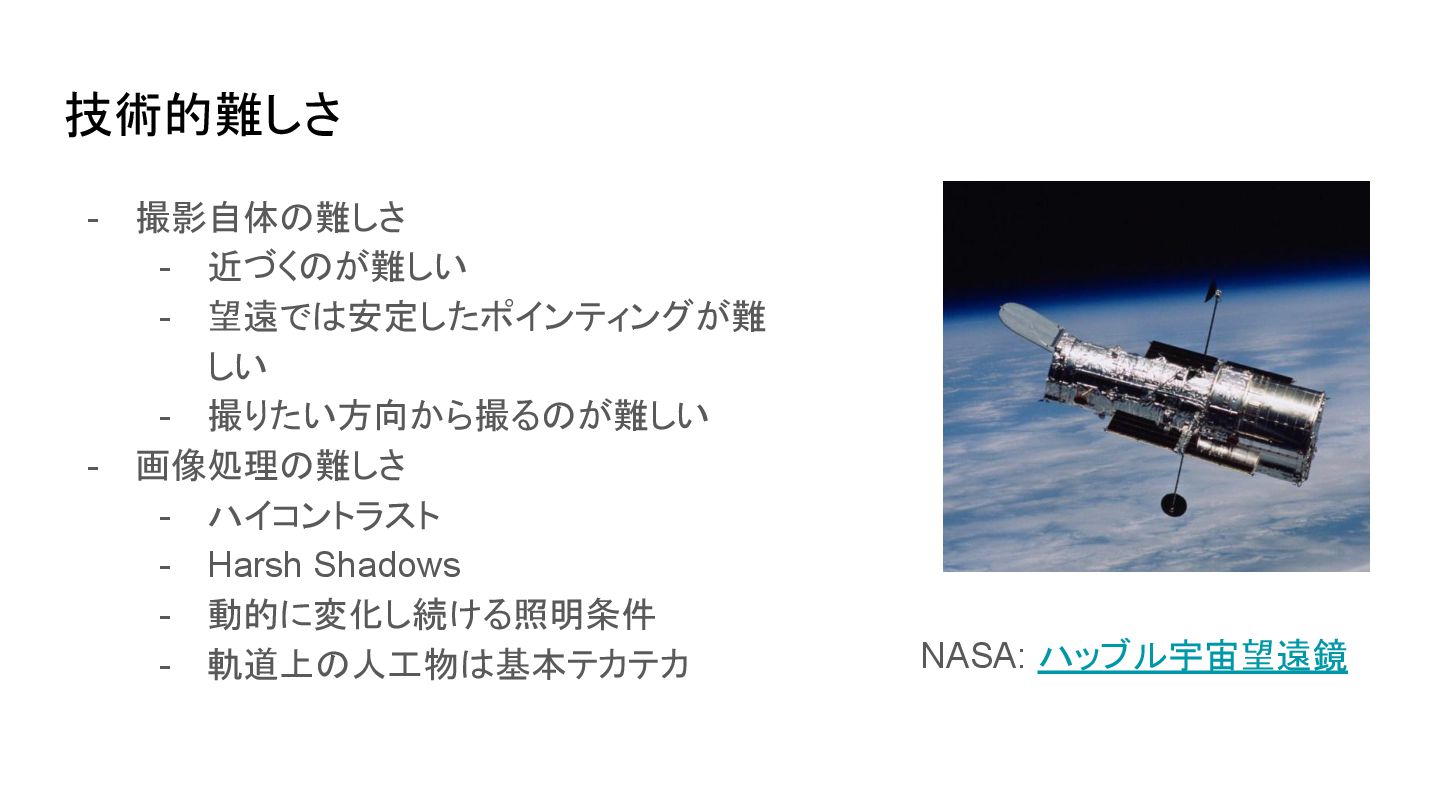
技術的難しさ - 撮影自体の難しさ - 近づくのが難しい - 望遠では安定したポインティングが難 しい - 撮りたい方向から撮るのが難しい
- 画像処理の難しさ - ハイコントラスト - Harsh Shadows - 動的に変化し続ける照明条件 - 軌道上の人工物は基本テカテカ NASA: ハッブル宇宙望遠鏡
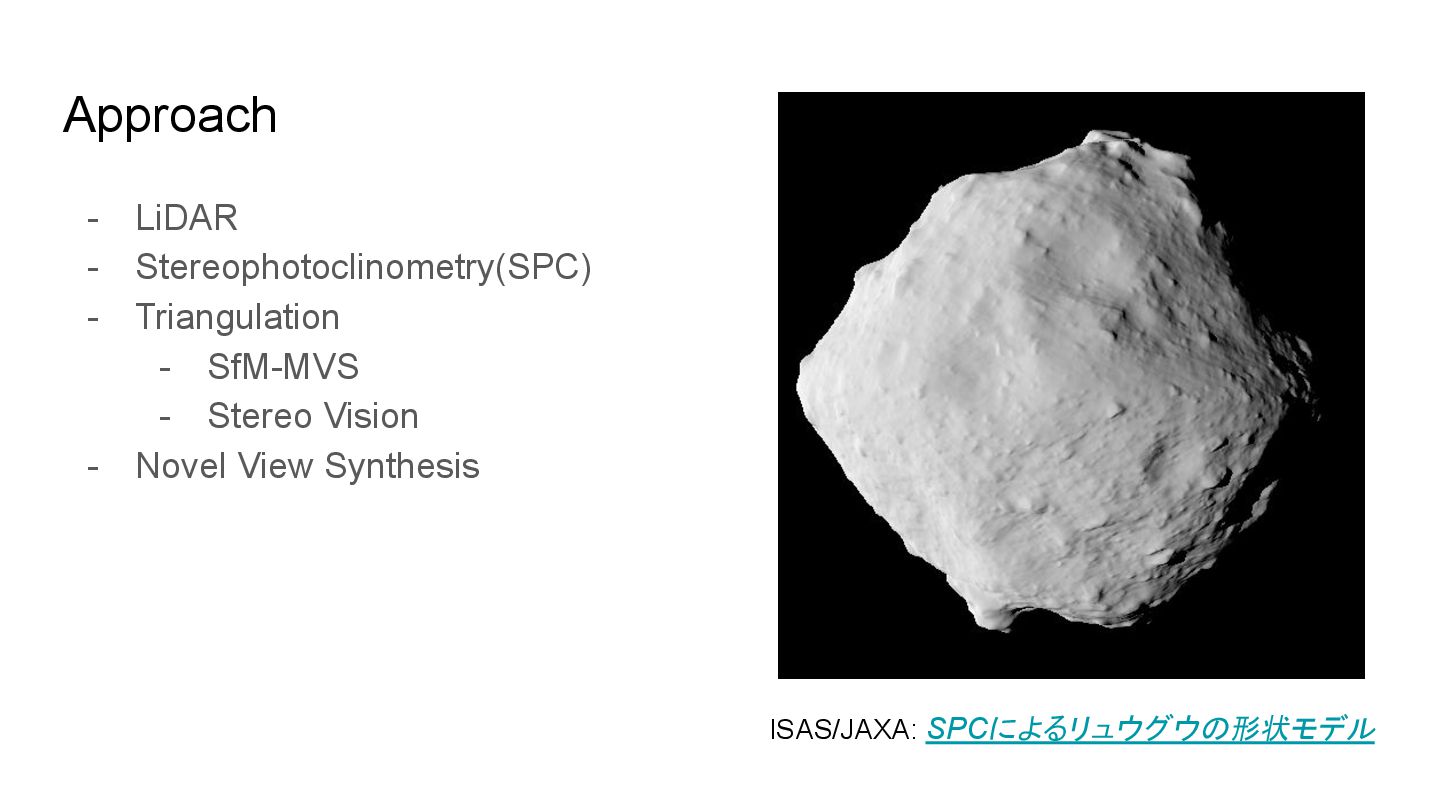
Approach - LiDAR - Stereophotoclinometry(SPC) - Triangulation - SfM-MVS -
Stereo Vision - Novel View Synthesis ISAS/JAXA: SPCによるリュウグウの形状モデル
利用可能なデータの制約 - 実画像データが乏しい - 公開されている軌道上画像はごく少量 - 良くて実験室画像だが、それも限定的 - ほとんどの研究は3DCGベースで行われている -
Ground Truthデータはもっと乏しい
現状 - 現状 - 実例はごく少ない - NeRF/3DGS適用の論文が多い - Gaussian Splatting:
最近の事例 - 期待される応用先 - デブリ除去 - 小惑星探査 - 未登録物体の識別 - 燃料補給・修理
論文紹介: VISION-BASED 3D RECONSTRUCTION FOR NAVIGATION AND CHARACTERIZATION OF UNKNOWN,
SPACE-BORNE TARGETS 33rd AAS/AIAA Space Flight Mechanics Meeting, Austin, TX, January 15-19, 2023.
概要 - 宇宙ミッションの設計パラメータの3D再構成に対する包括的な感度解析 - 選定理由: - 再構成技術の実現性と宇宙ミッション設計の関係について体系的に示されて おり、価値が高い。 - 馴染みのある技術と宇宙ドメインの接続がわかりやすい。
- ※本論文自体は”AI”を直接扱っているわけではありませんが、AIで解決しうる 課題が豊富な分野への導入として最適と考えて選定しました。
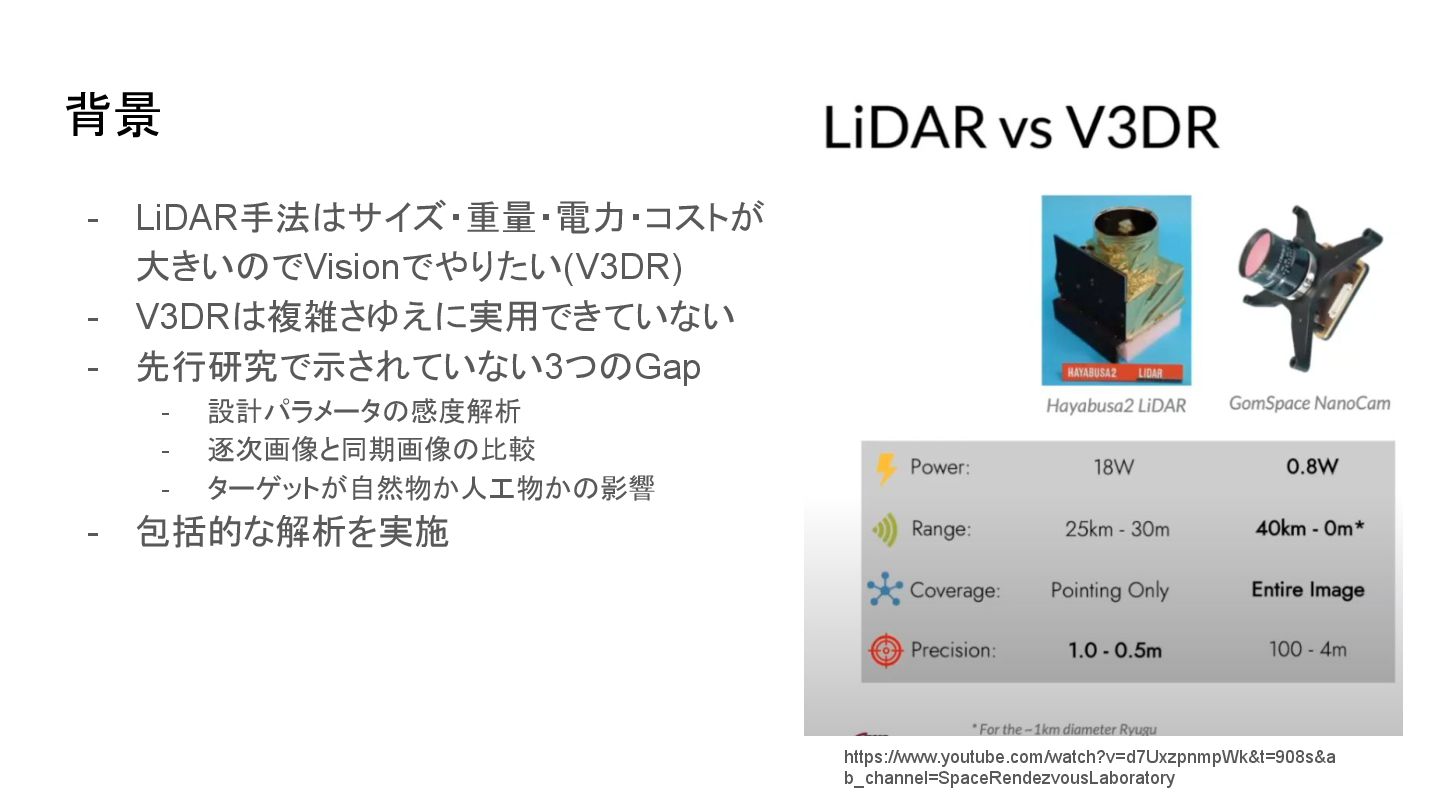
背景 - LiDAR手法はサイズ・重量・電力・コストが 大きいのでVisionでやりたい(V3DR) - V3DRは複雑さゆえに実用できていない - 先行研究で示されていない3つのGap - 設計パラメータの感度解析
- 逐次画像と同期画像の比較 - ターゲットが自然物か人工物かの影響 - 包括的な解析を実施 https://www.youtube.com/watch?v=d7UxzpnmpWk&t=908s&a b_channel=SpaceRendezvousLaboratory
V3DR手法 - Stereo Vision(SV)とSfMをそれぞれ評価 - センサーの姿勢はSVでは既知、SfMでは未知とする - MatchingにはKeypointの他に3Dモデルの頂点もGTとして使用する - 自然物にはSIFT,
人工物にはORBをkeypointとして使用
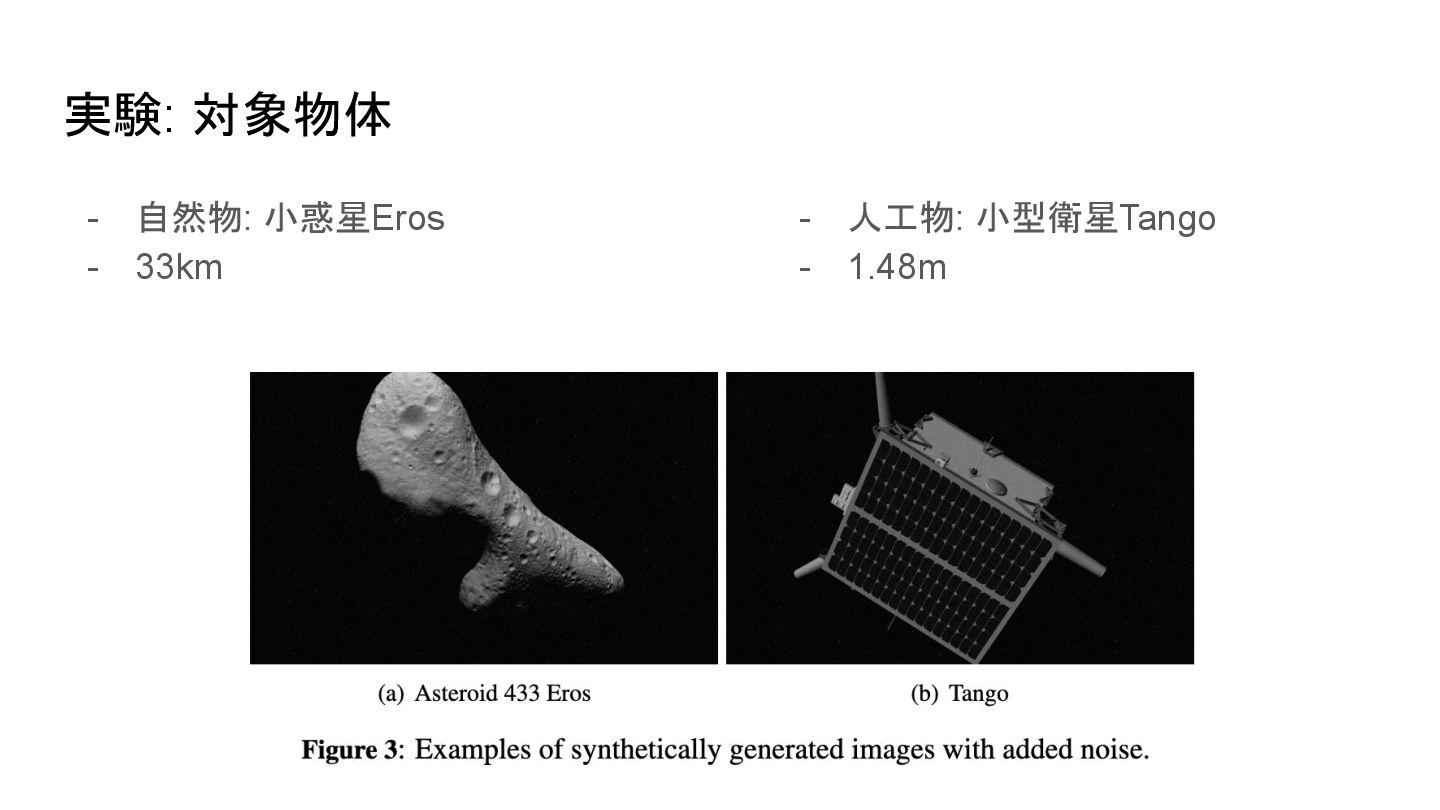
実験: 対象物体 - 自然物: 小惑星Eros - 33km - 人工物: 小型衛星Tango
- 1.48m
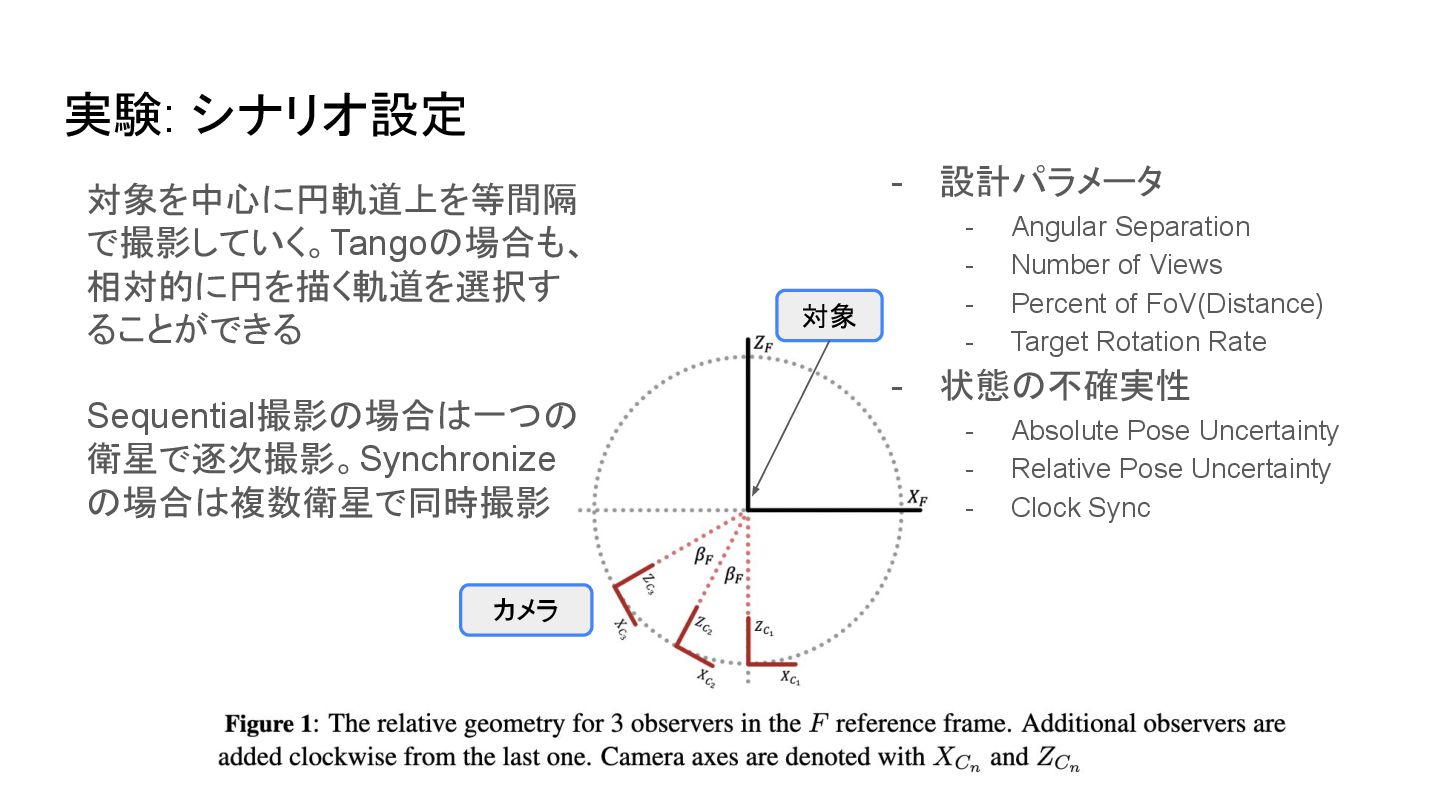
対象 カメラ 実験: シナリオ設定 - 設計パラメータ - Angular Separation -
Number of Views - Percent of FoV(Distance) - Target Rotation Rate - 状態の不確実性 - Absolute Pose Uncertainty - Relative Pose Uncertainty - Clock Sync 対象を中心に円軌道上を等間隔 で撮影していく。Tangoの場合も、 相対的に円を描く軌道を選択す ることができる Sequential撮影の場合は一つの 衛星で逐次撮影。Synchronize の場合は複数衛星で同時撮影
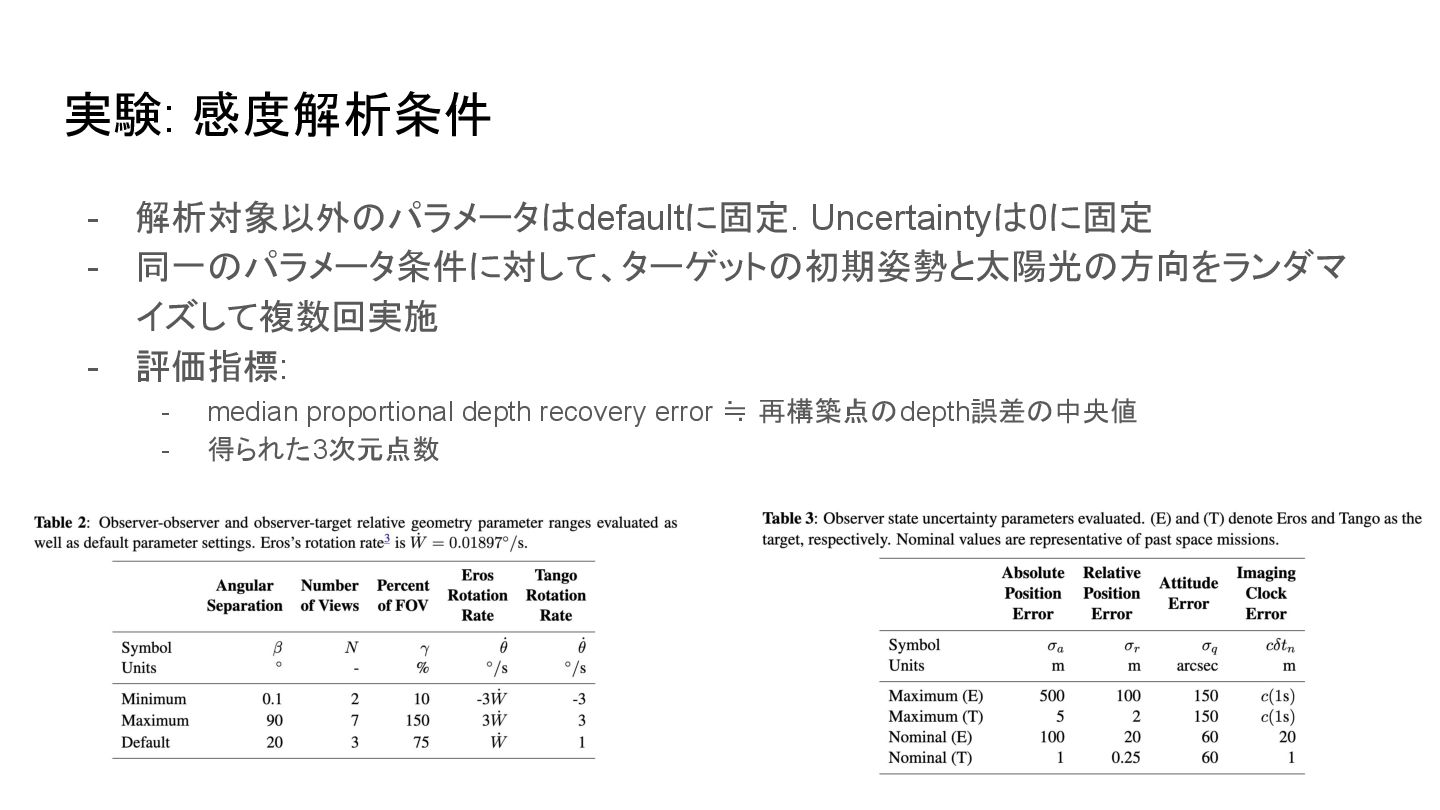
実験: 感度解析条件 - 解析対象以外のパラメータはdefaultに固定. Uncertaintyは0に固定 - 同一のパラメータ条件に対して、ターゲットの初期姿勢と太陽光の方向をランダマ イズして複数回実施 - 評価指標:
- median proportional depth recovery error ≒ 再構築点のdepth誤差の中央値 - 得られた3次元点数
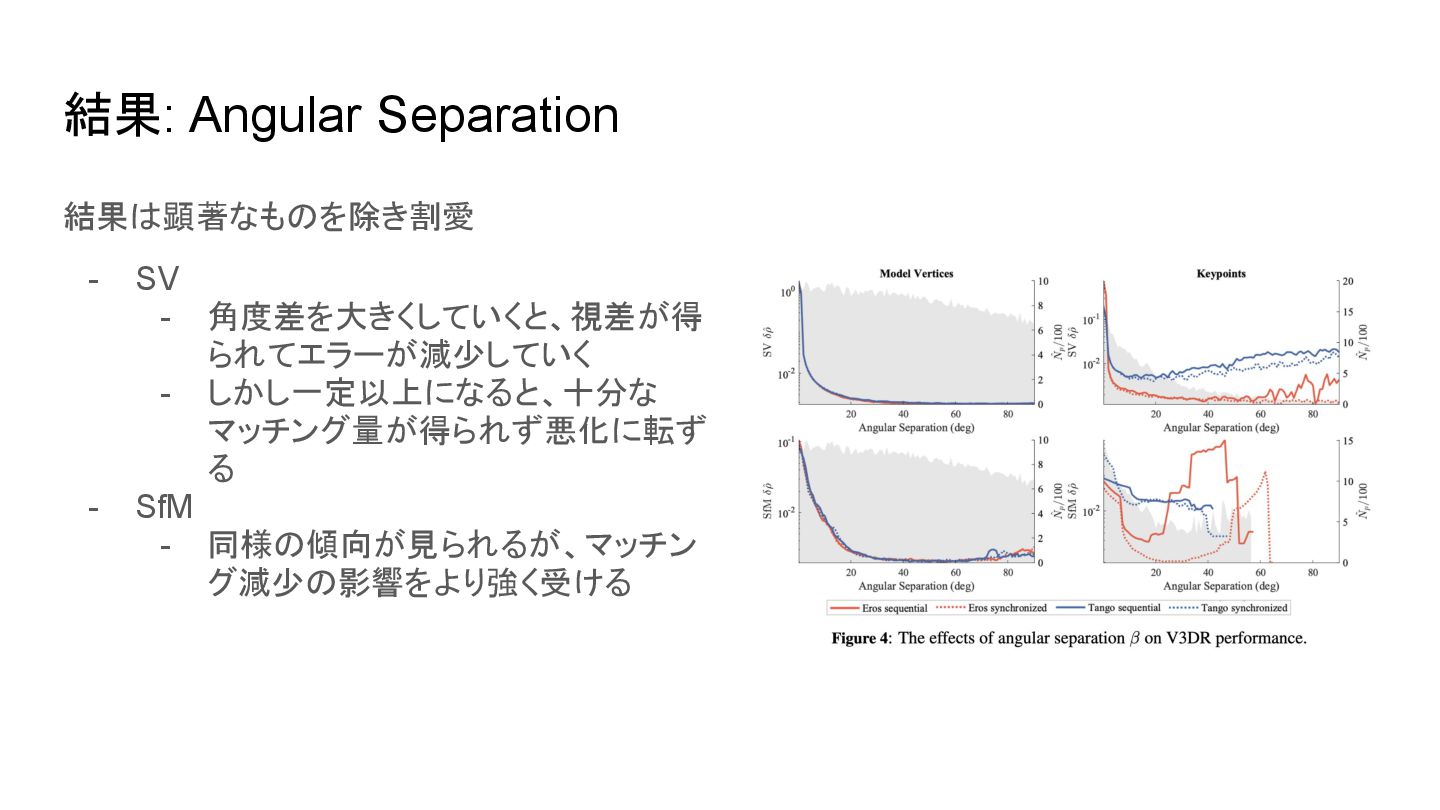
結果: Angular Separation 結果は顕著なものを除き割愛 - SV - 角度差を大きくしていくと、視差が得 られてエラーが減少していく -
しかし一定以上になると、十分な マッチング量が得られず悪化に転ず る - SfM - 同様の傾向が見られるが、マッチン グ減少の影響をより強く受ける
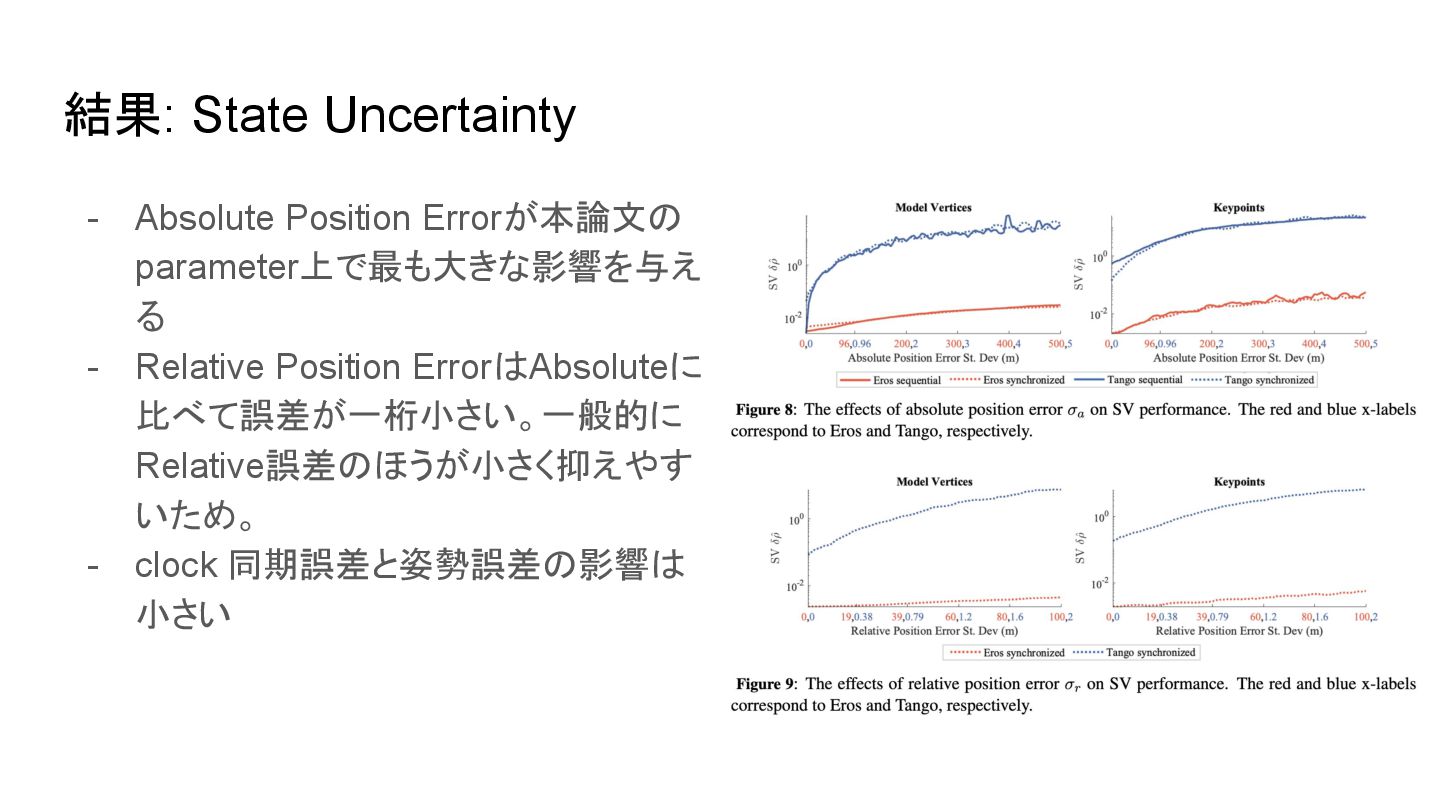
結果: State Uncertainty - Absolute Position Errorが本論文の parameter上で最も大きな影響を与え る -
Relative Position ErrorはAbsoluteに 比べて誤差が一桁小さい。一般的に Relative誤差のほうが小さく抑えやす いため。 - clock 同期誤差と姿勢誤差の影響は 小さい
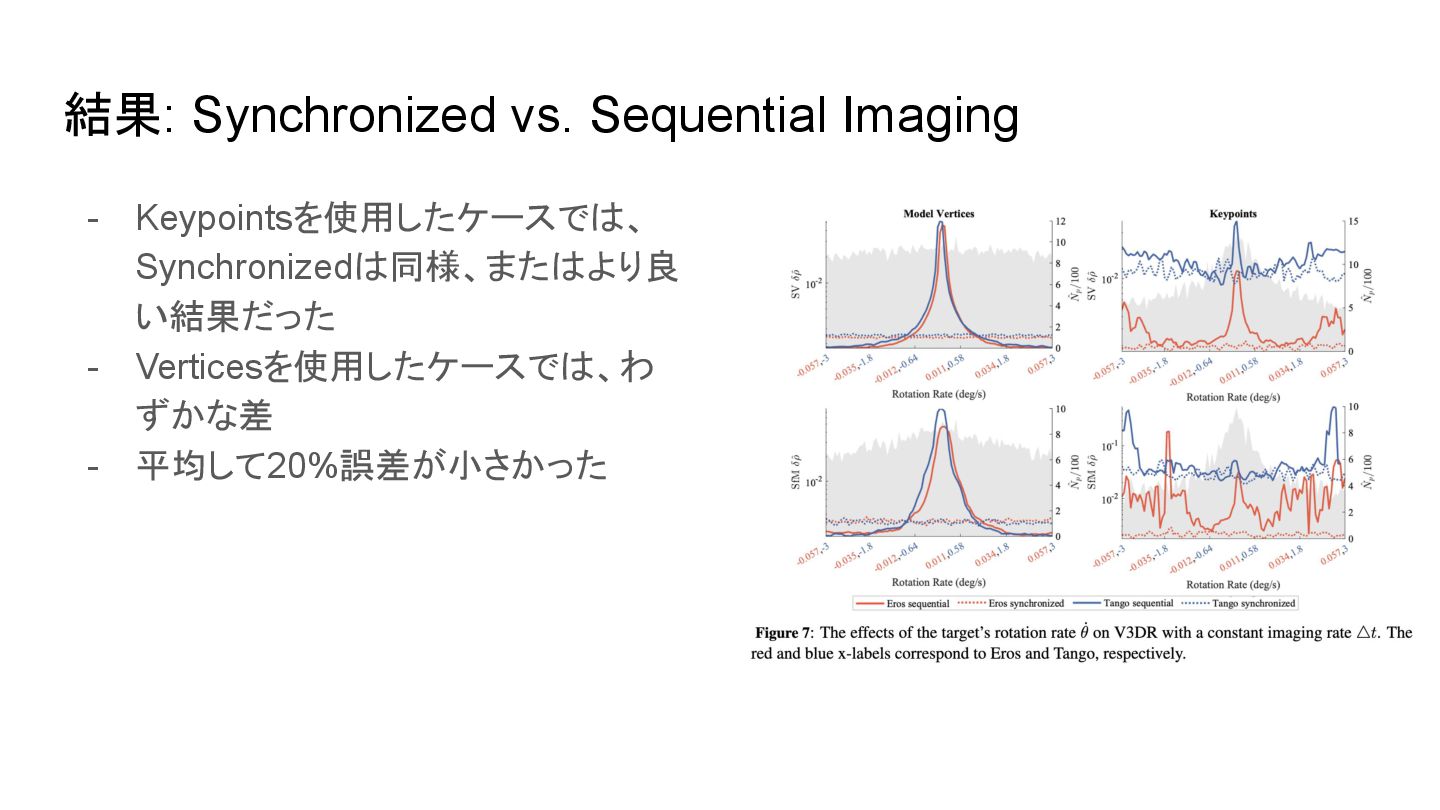
結果: Synchronized vs. Sequential Imaging - Keypointsを使用したケースでは、 Synchronizedは同様、またはより良 い結果だった -
Verticesを使用したケースでは、わ ずかな差 - 平均して20%誤差が小さかった
結論 - 各設計パラメータの最適値を示した - 相対位置を使うことで絶対位置よりも一桁精度がよくなる - multi-agentはclock同期誤差にもロバスト - muilti-agentはターゲットの回転速度に対して、よりロバスト -
multi-agentは平均20%精度向上


 spatial_ai_network
 oracle4engineer
 recruitengineers
 vivion
 codatum
 masakiokuda
 sansantech
 kawanago
 tsuchikazu
 kameitomohiro
 naruoga
 ipullrank
 techseoconnect
 jmmastey
 chikuwait
 sabderemane
 samlambert
 mclloyd
 dougneiner
 codingconduct
 coloredviolet
 lemiorhan