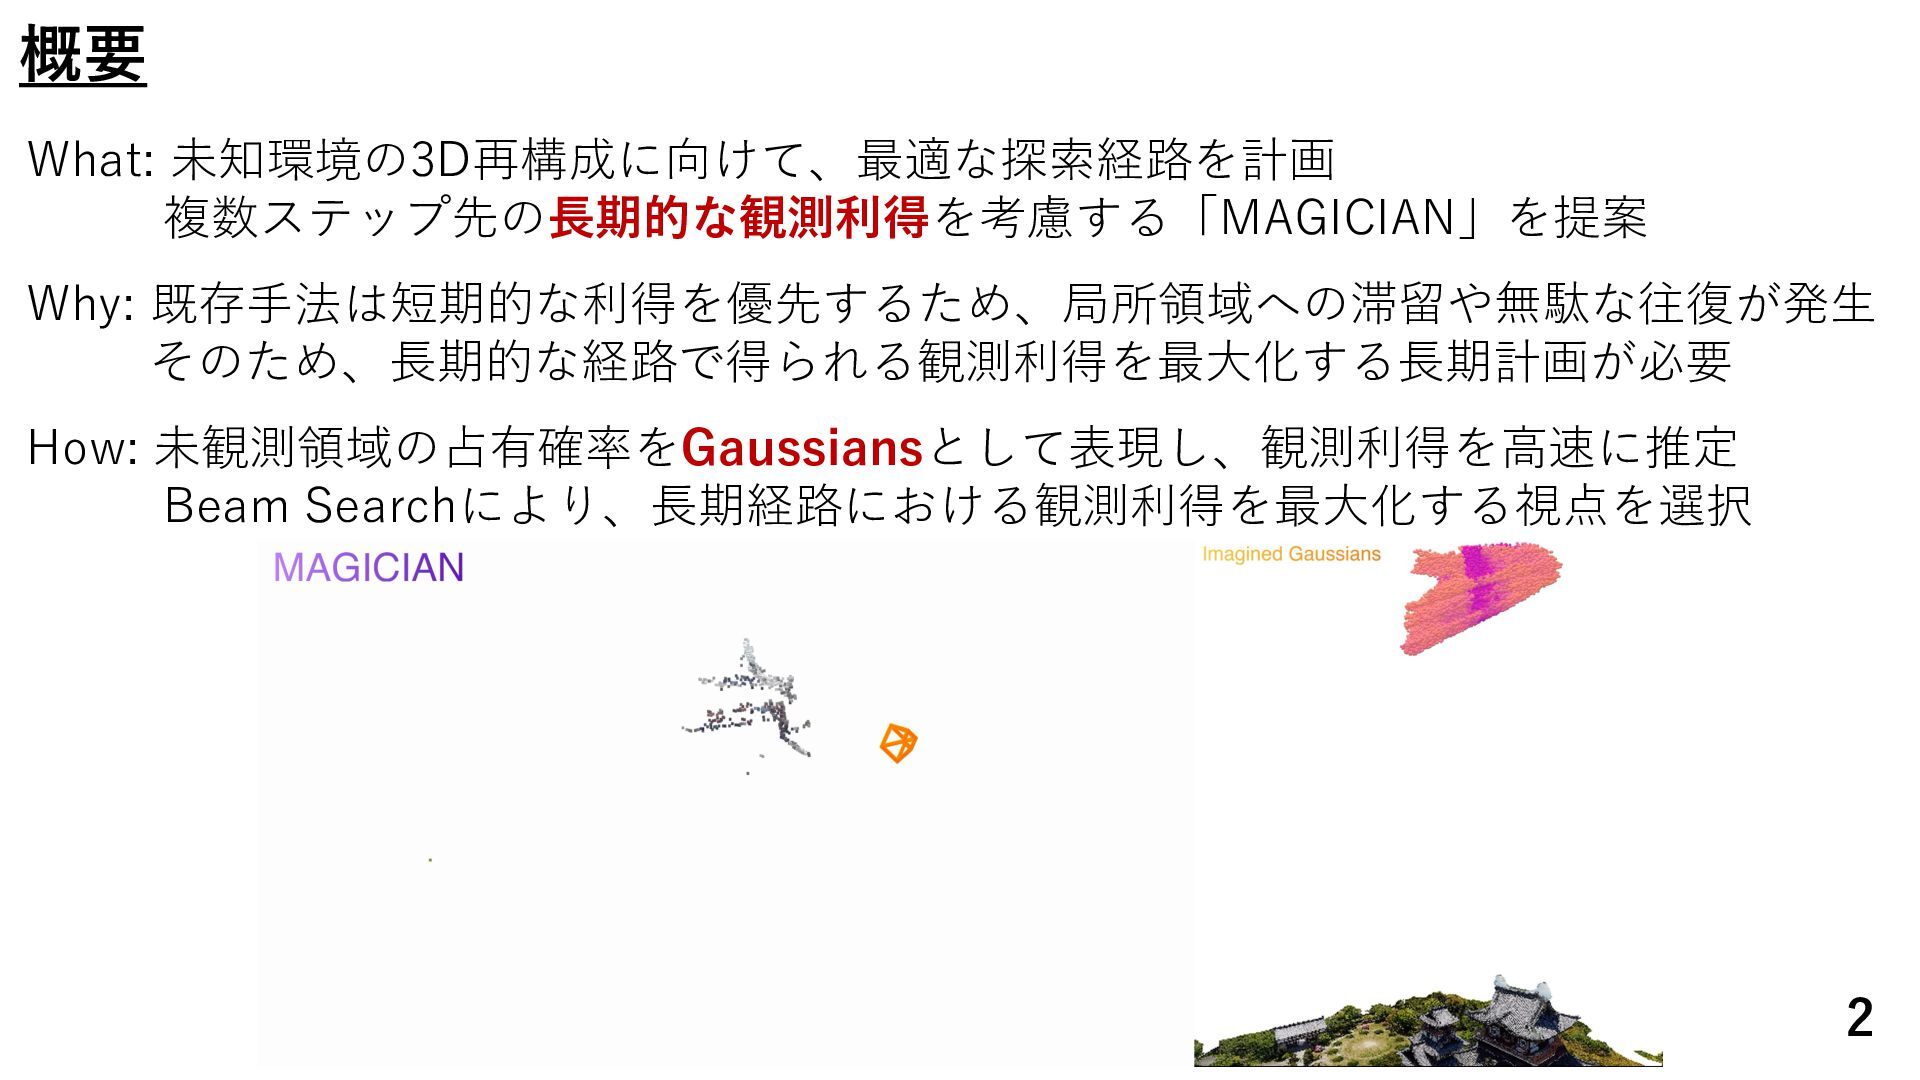
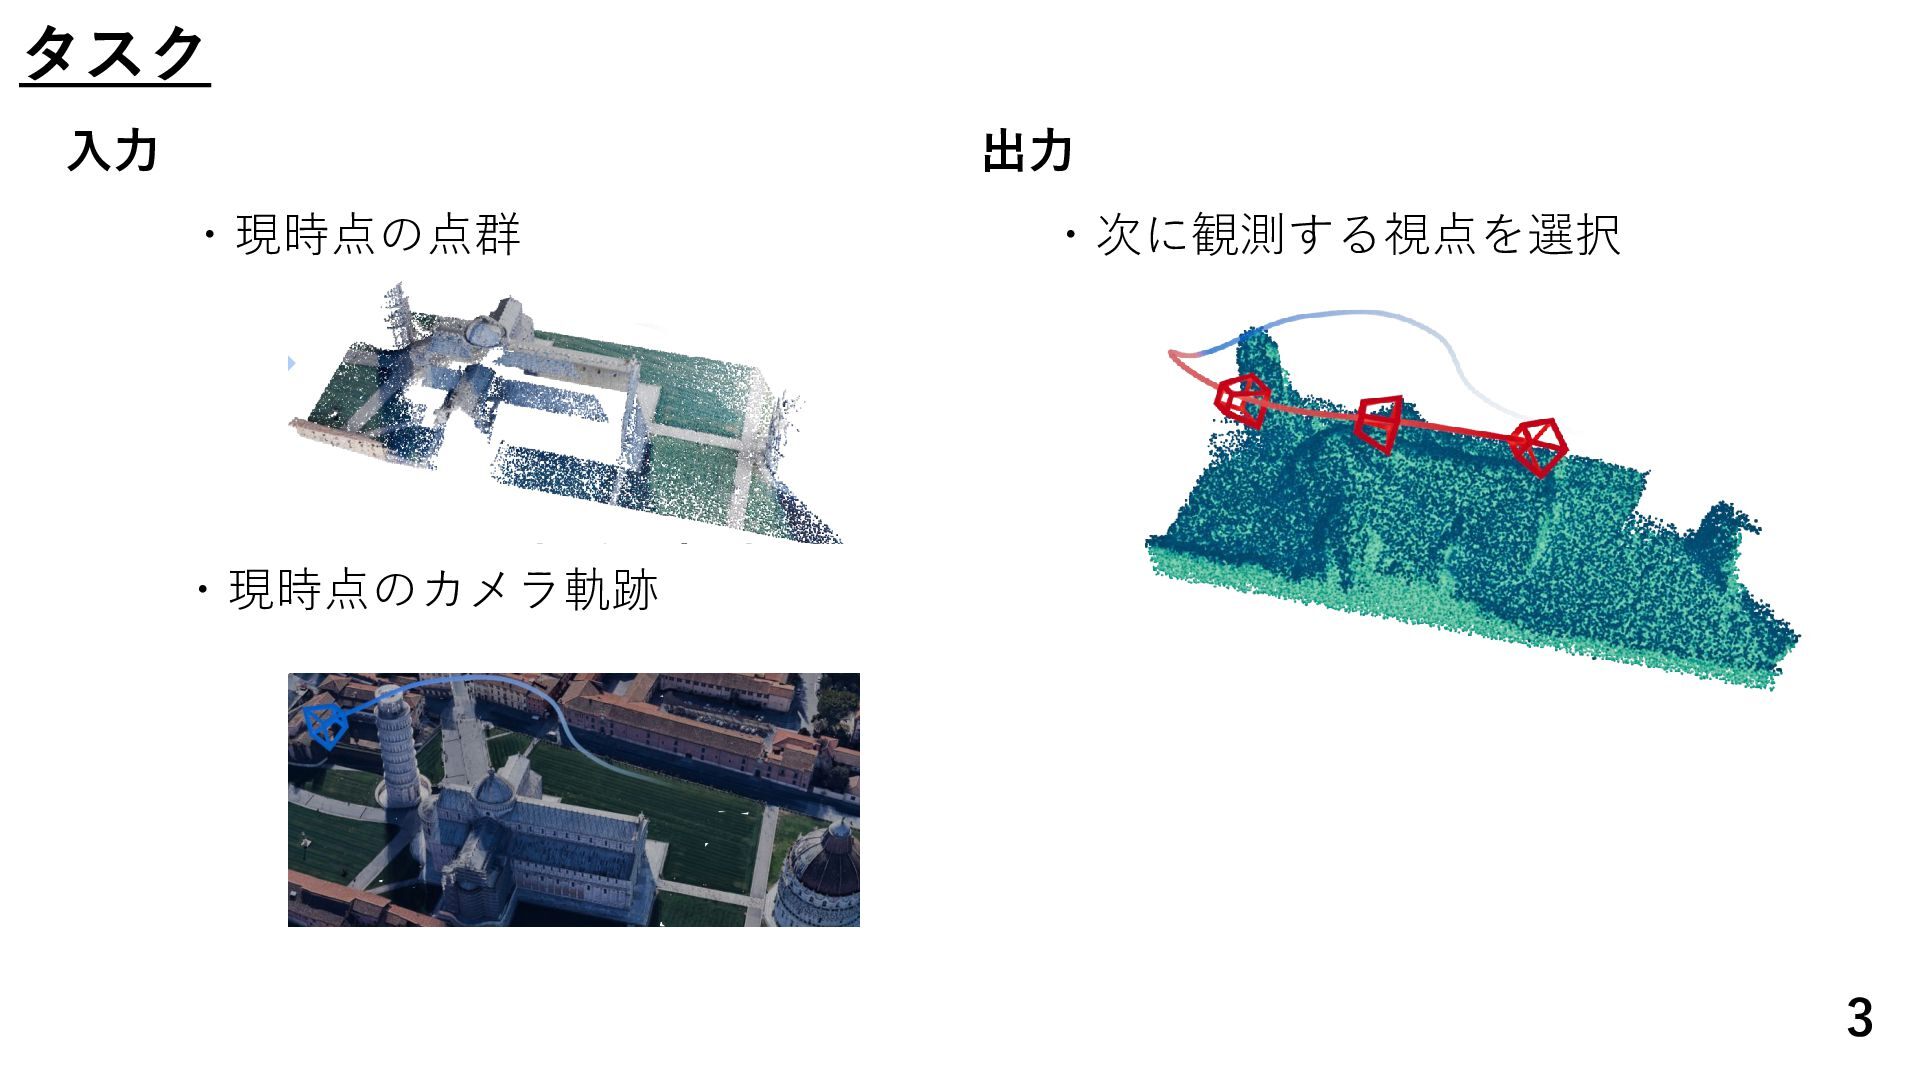
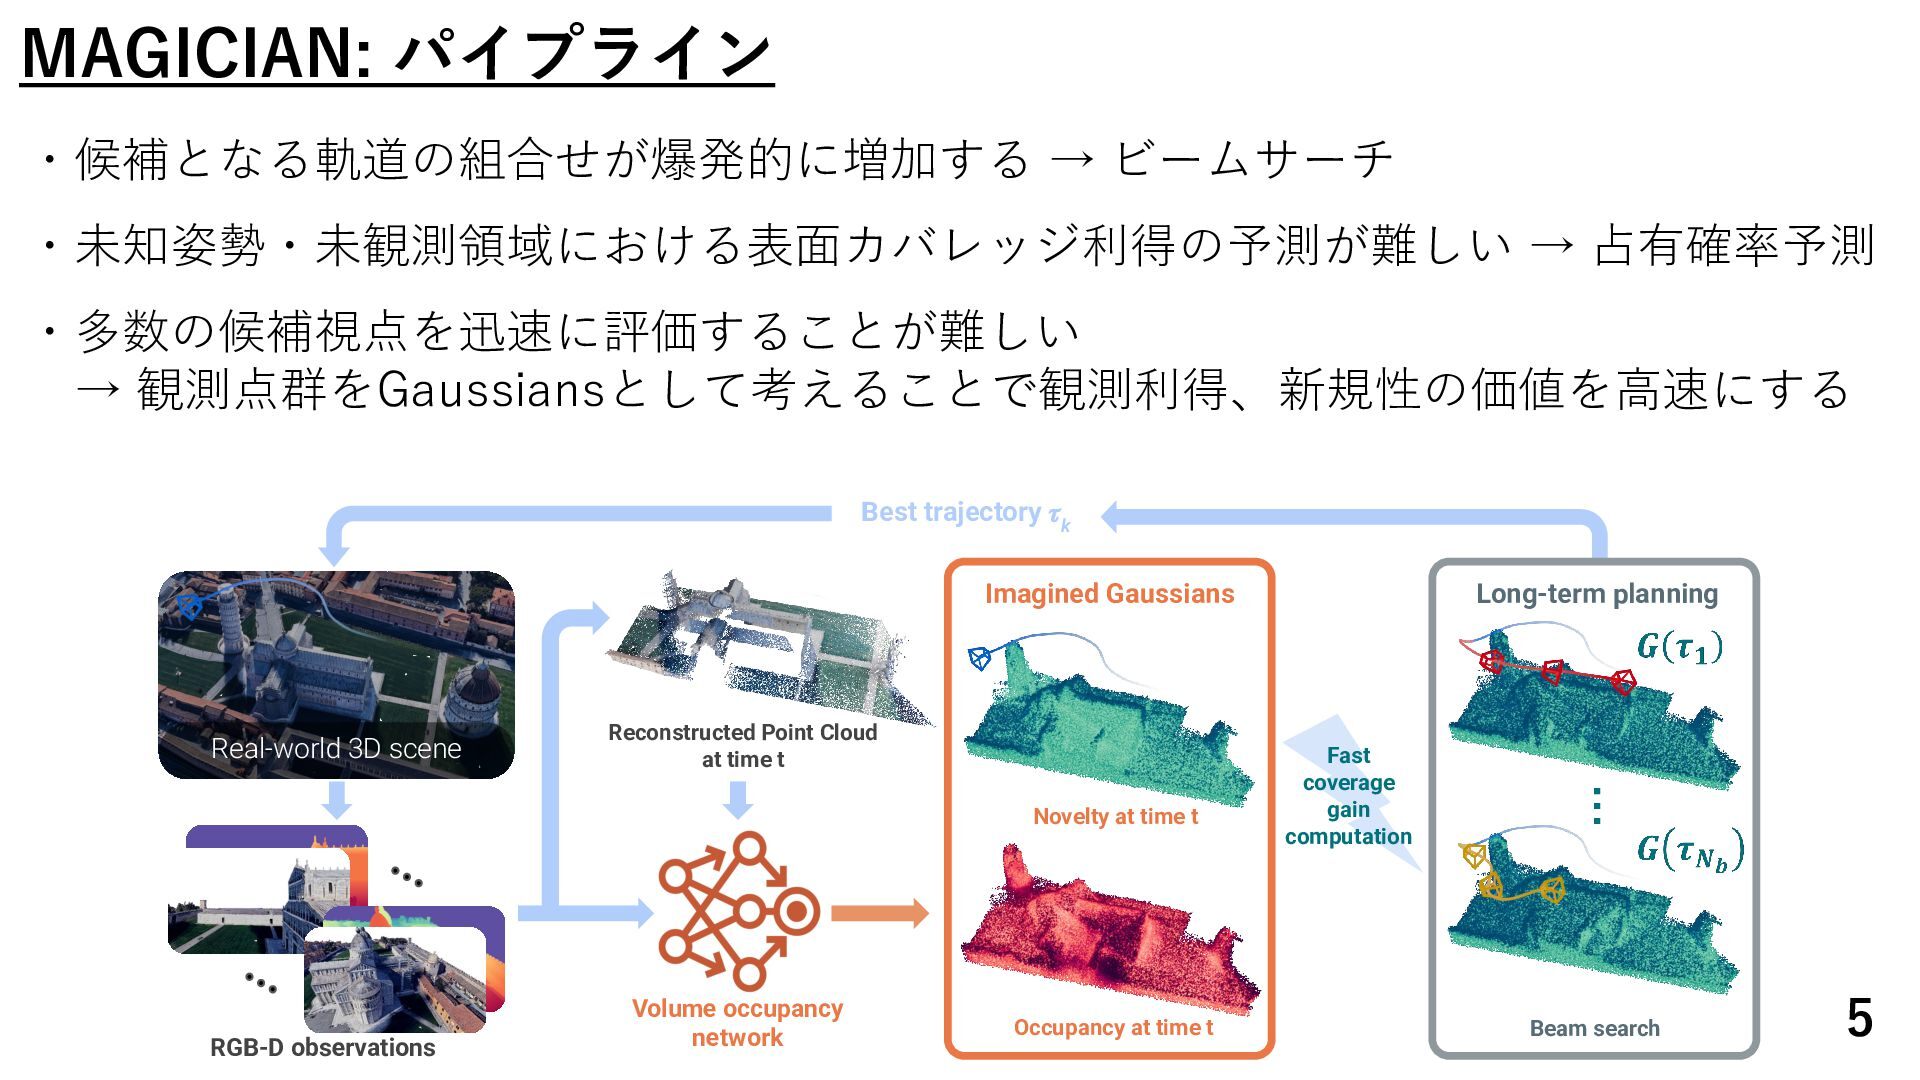
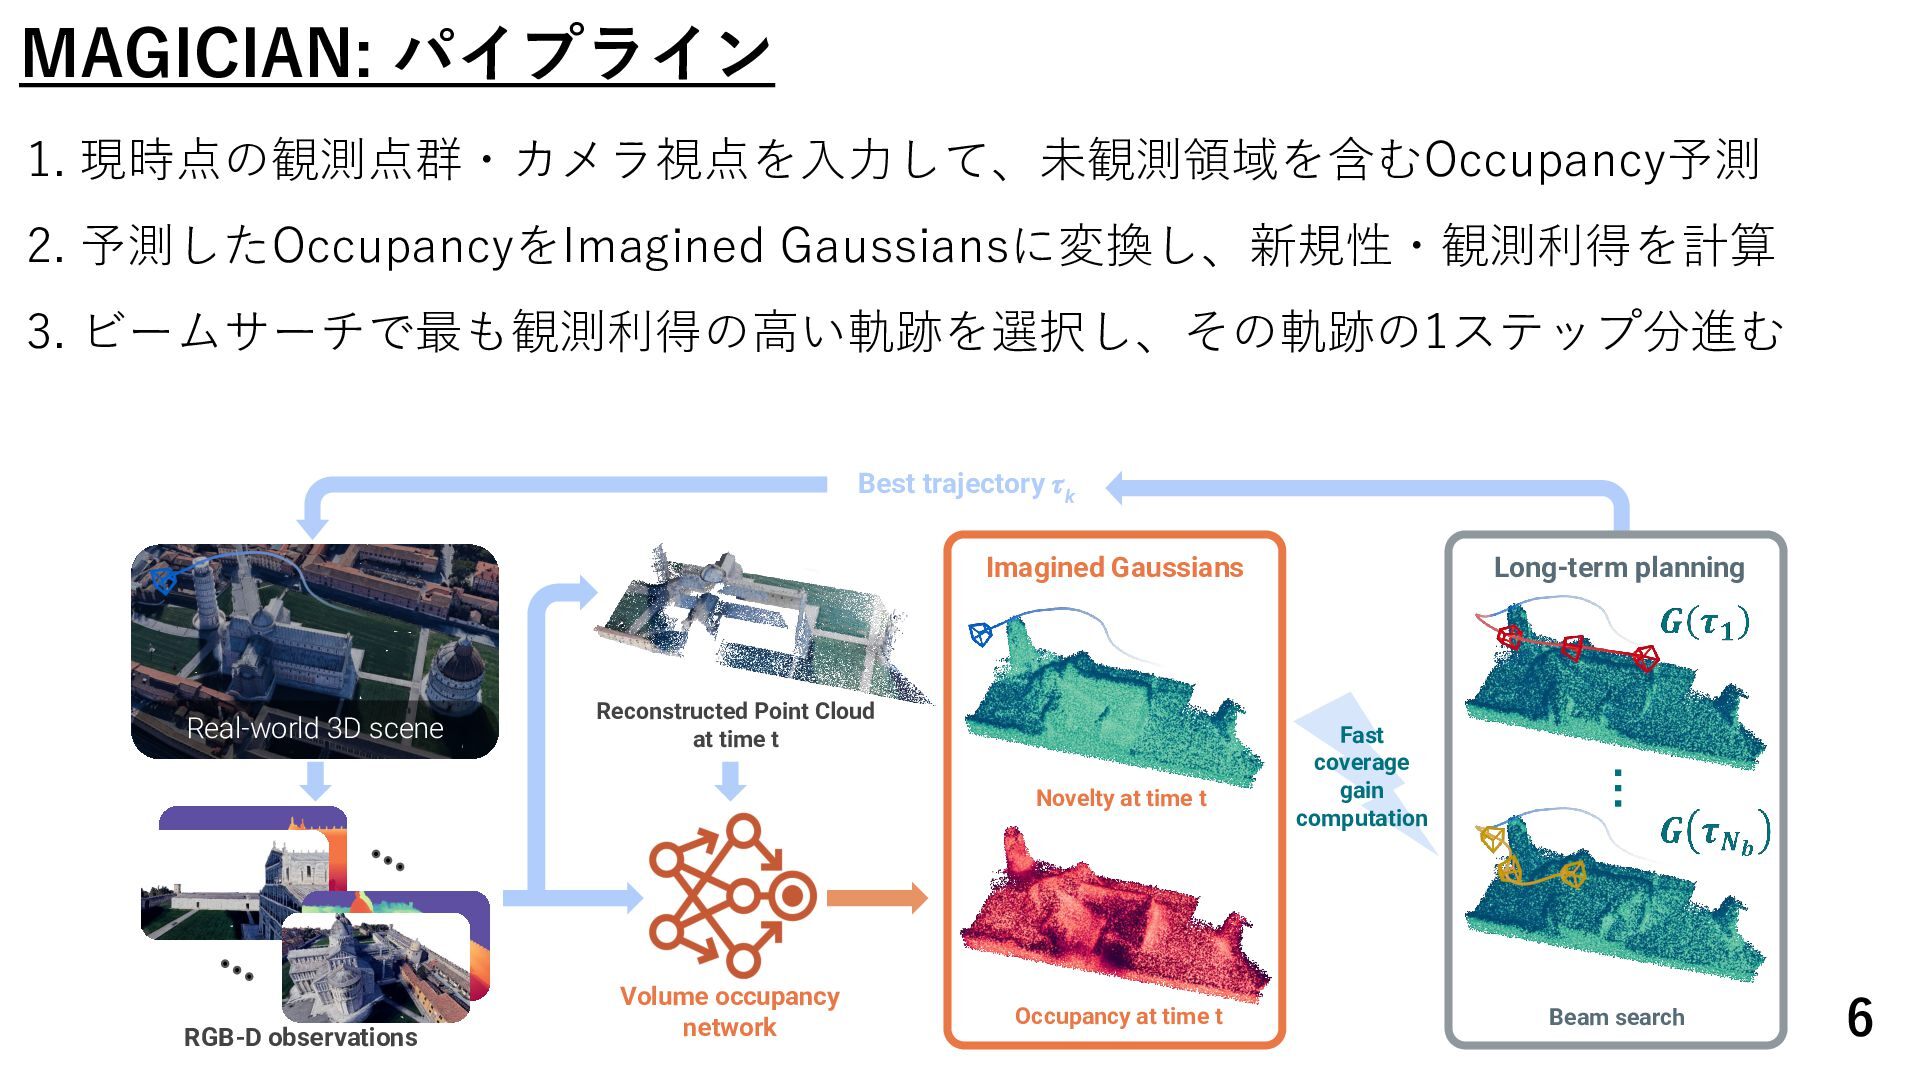
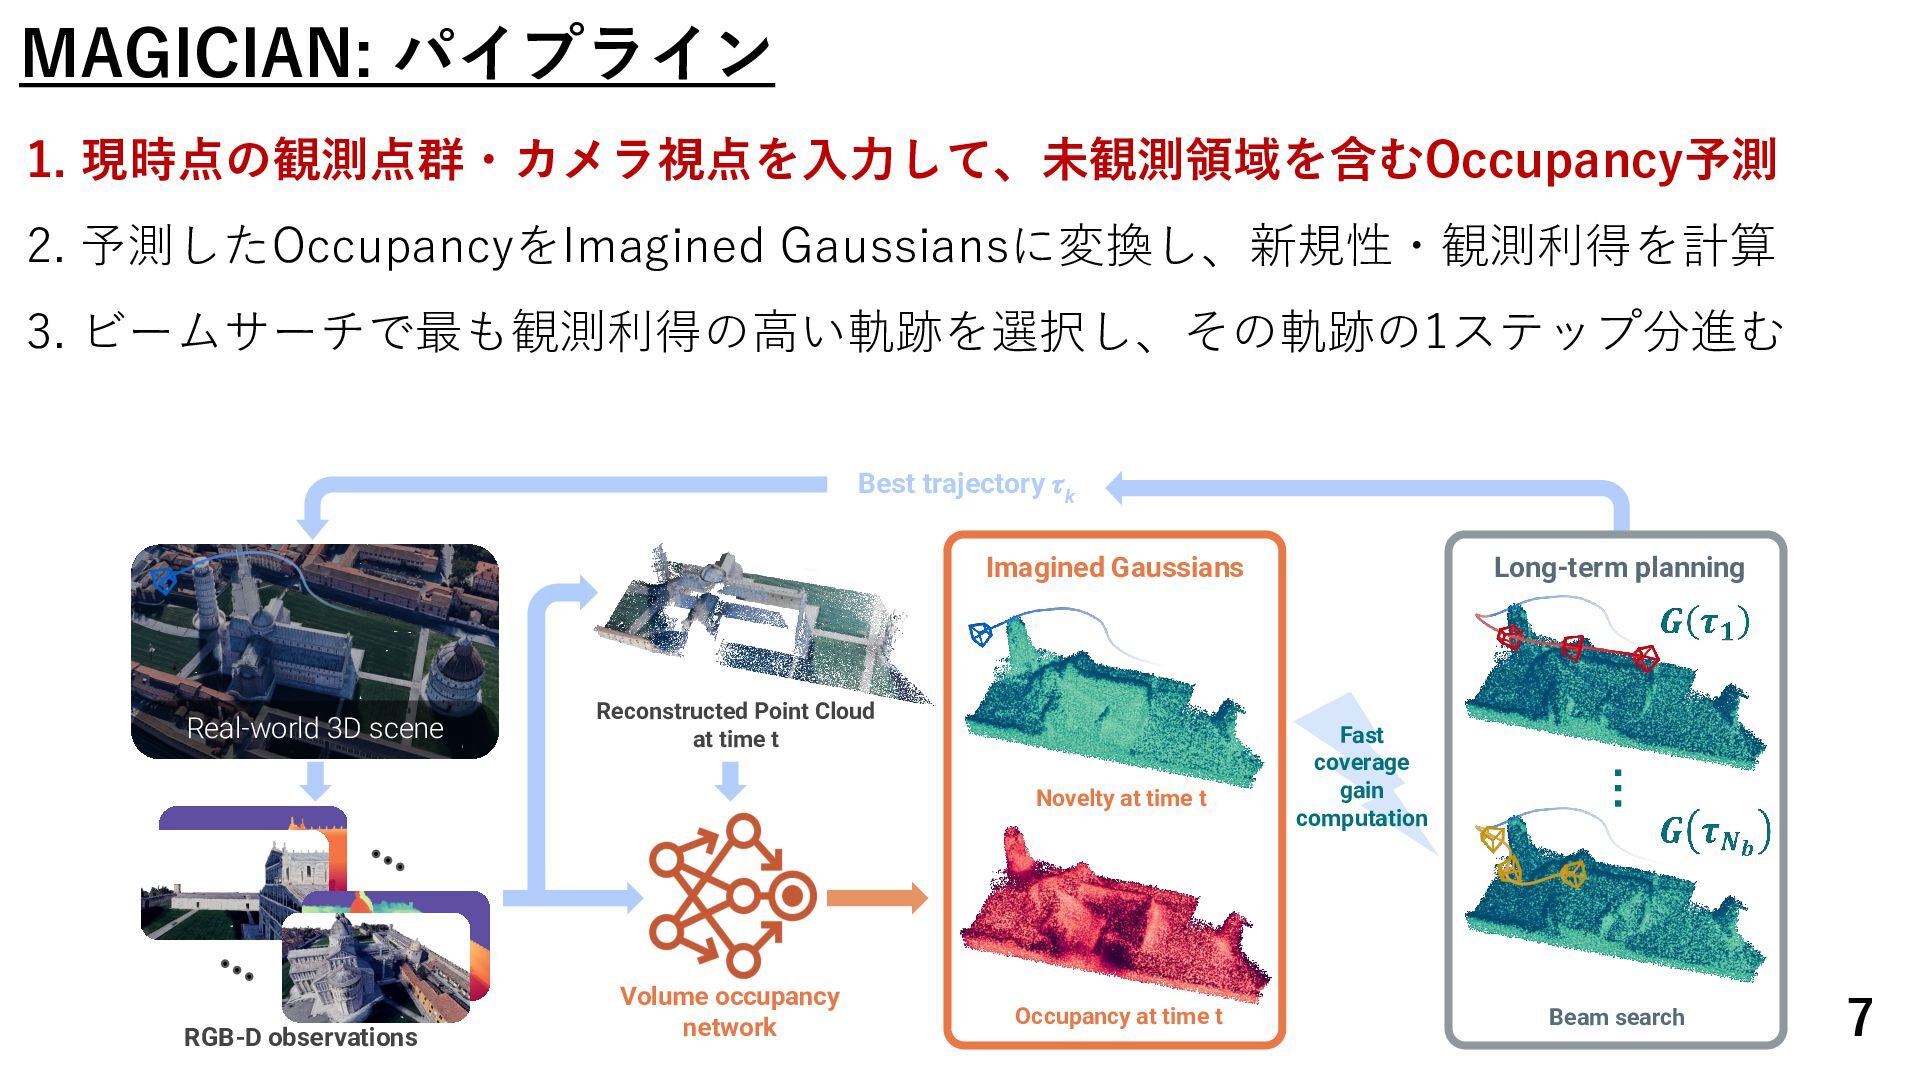
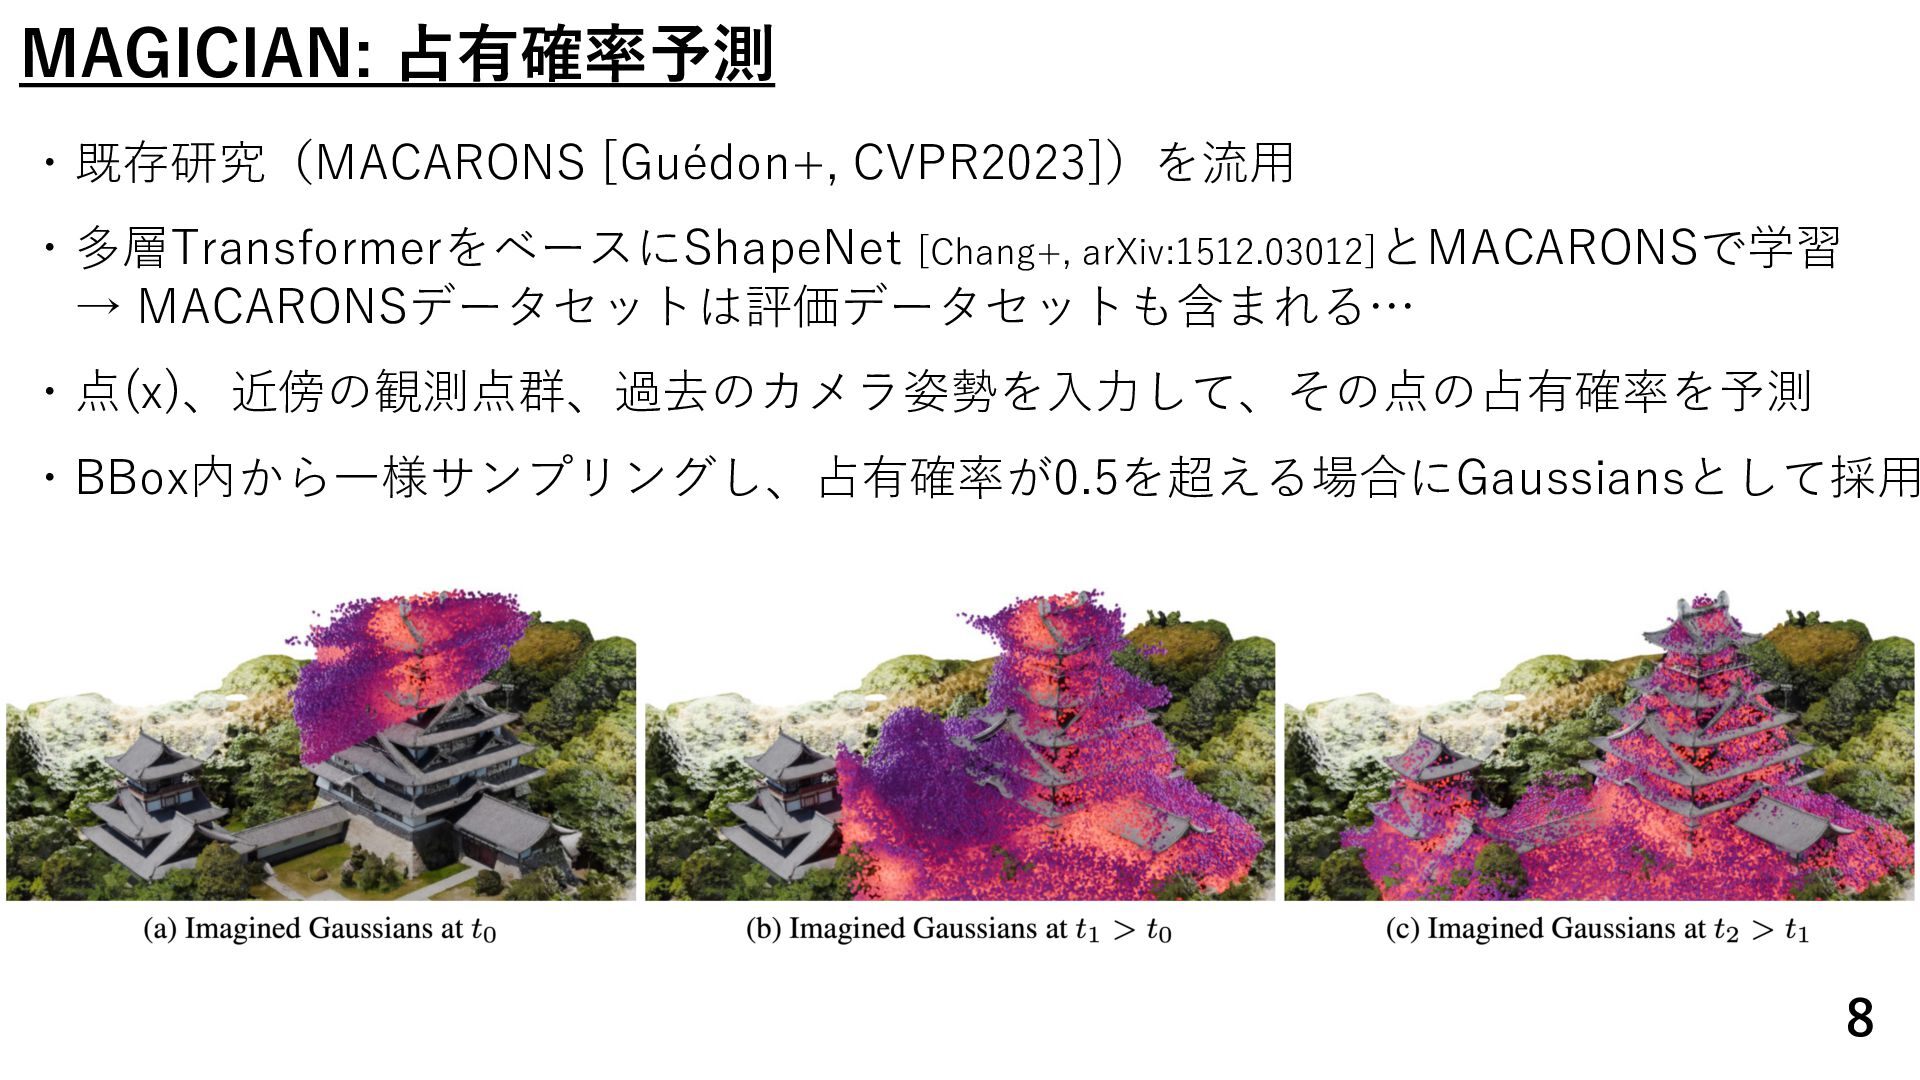
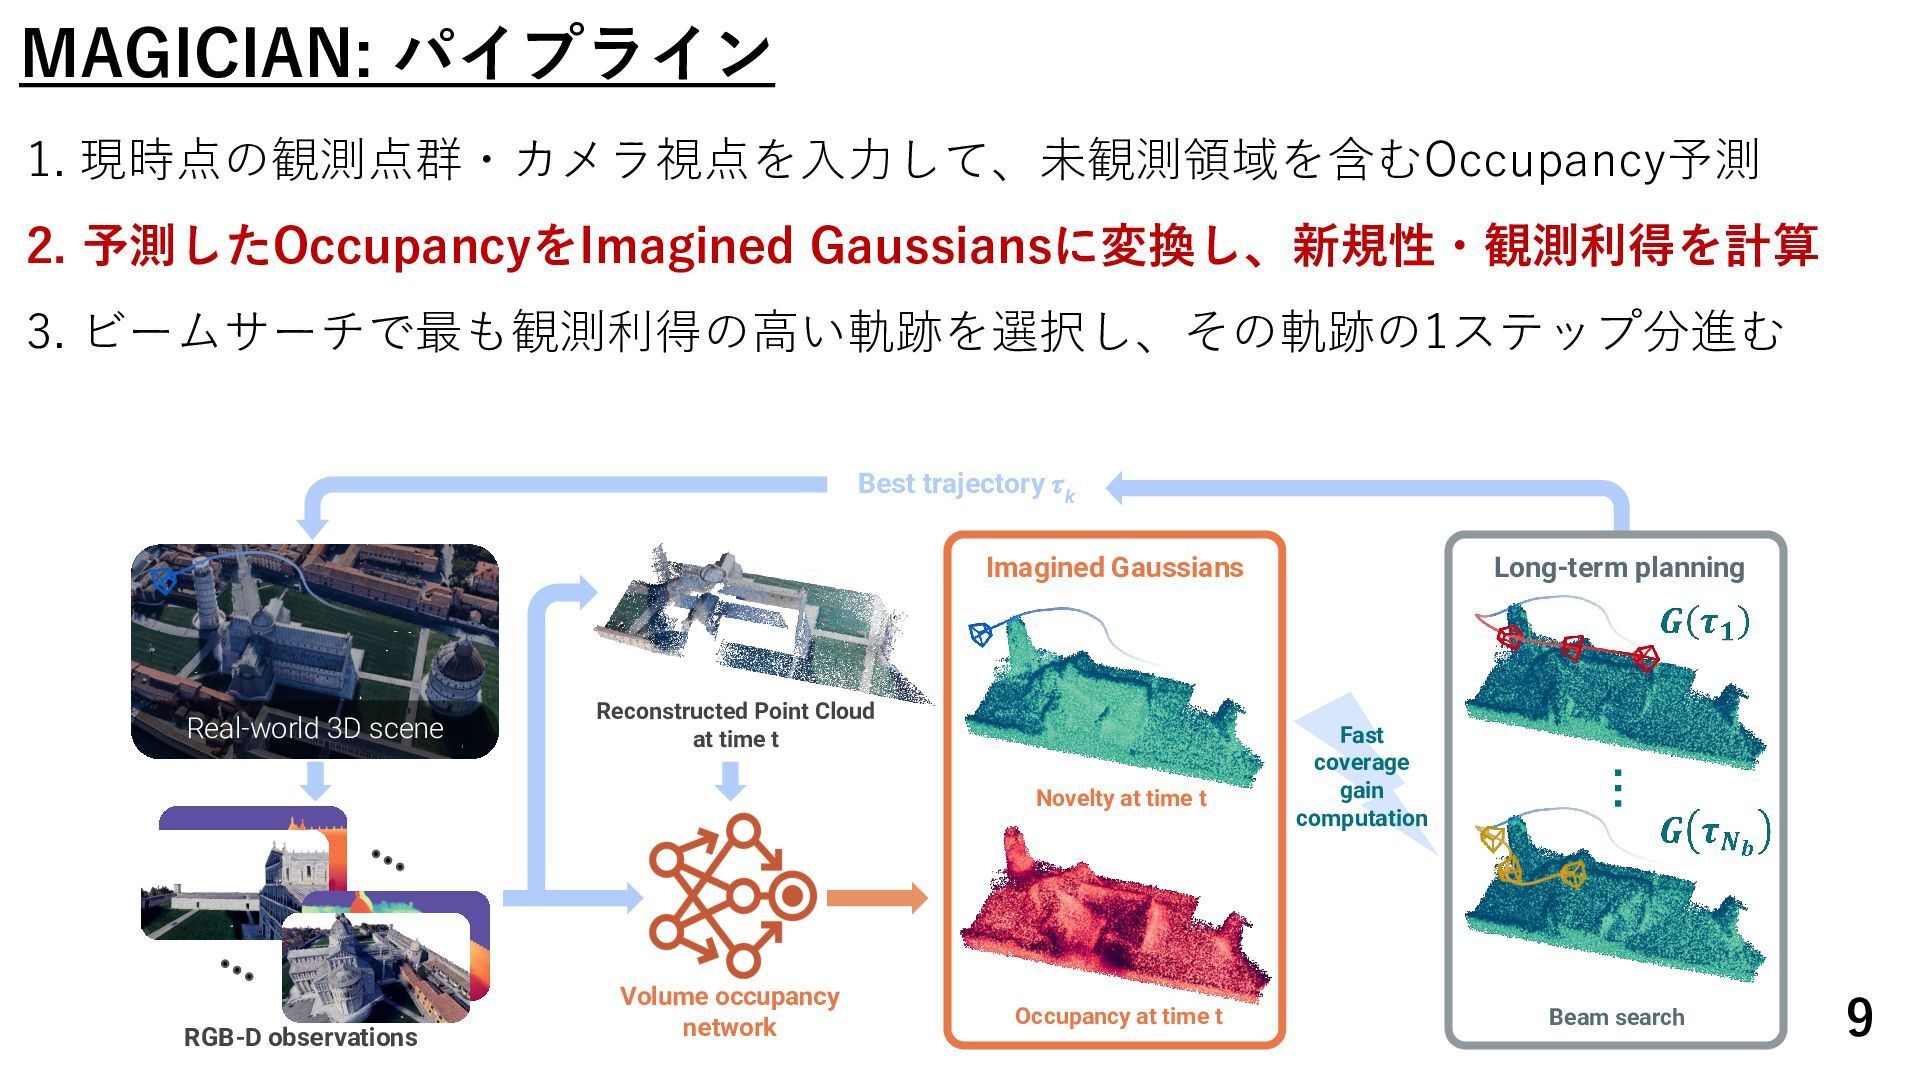
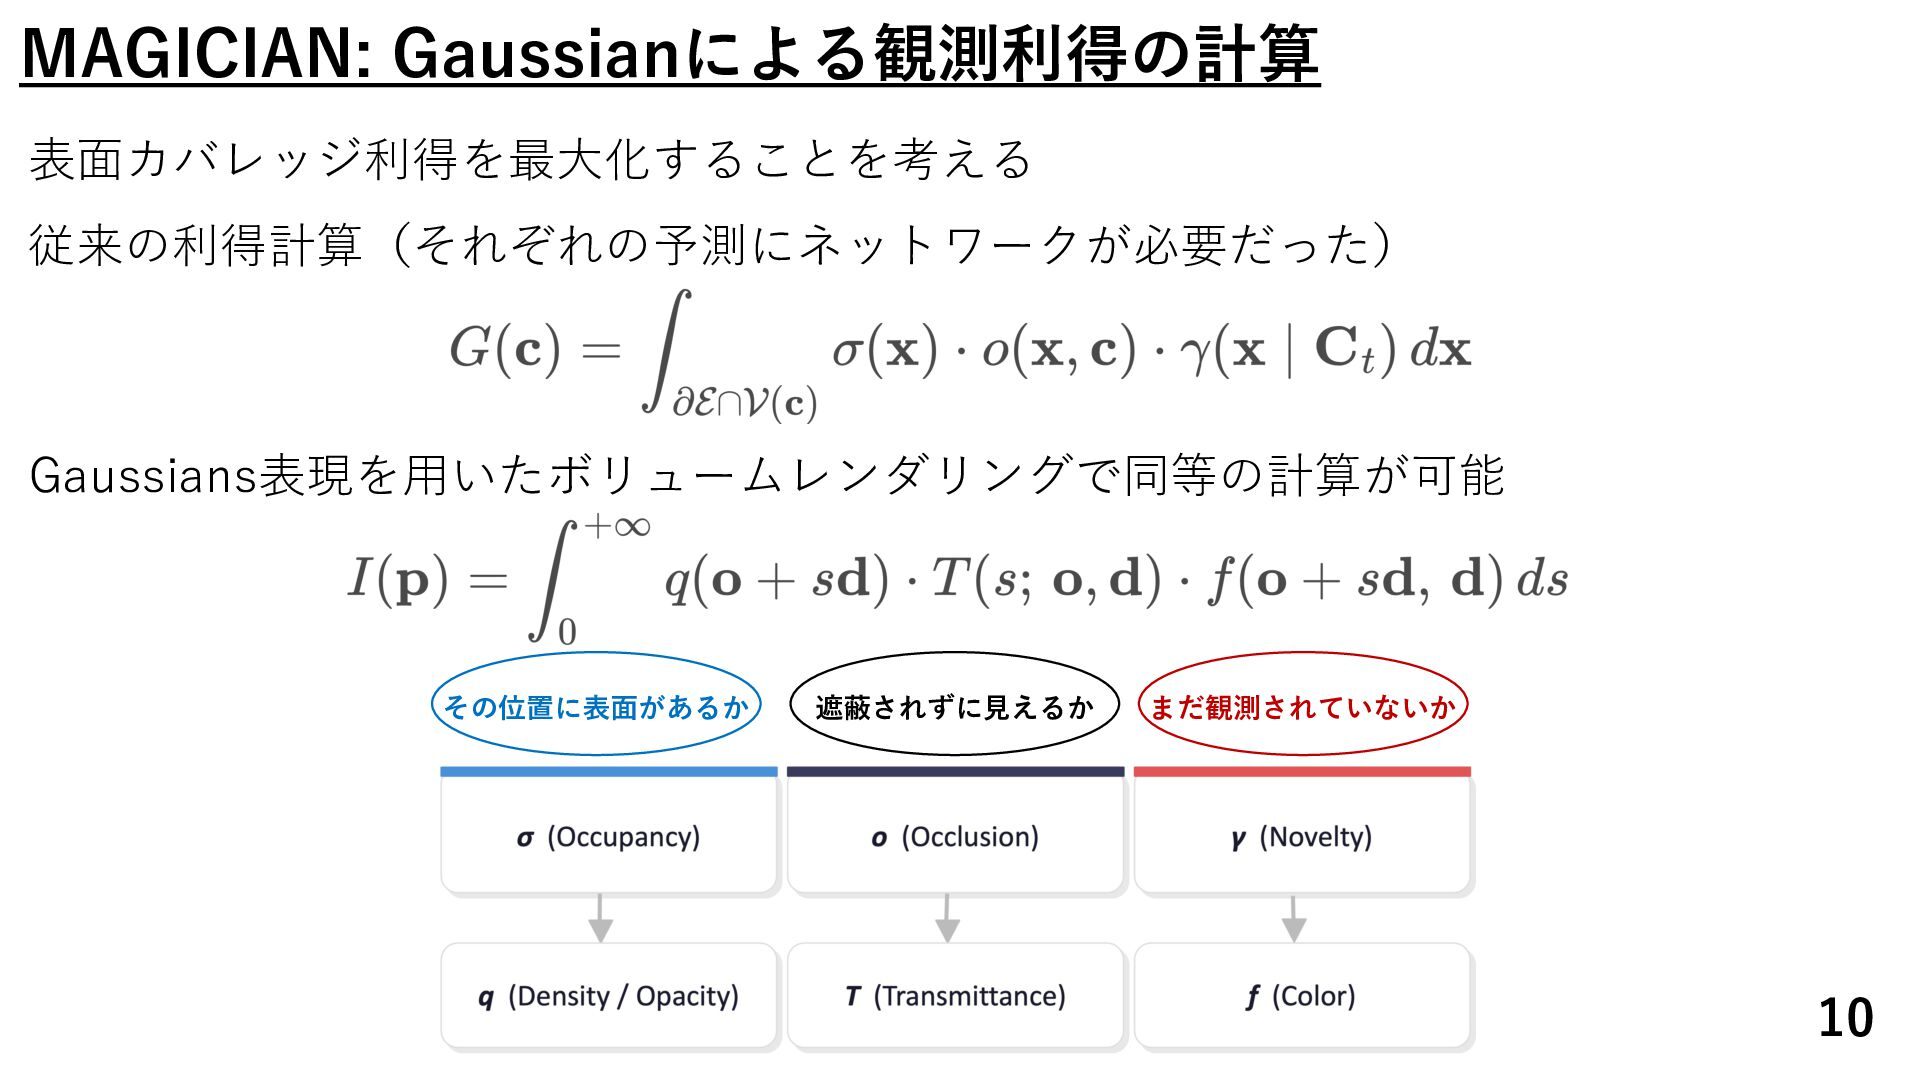
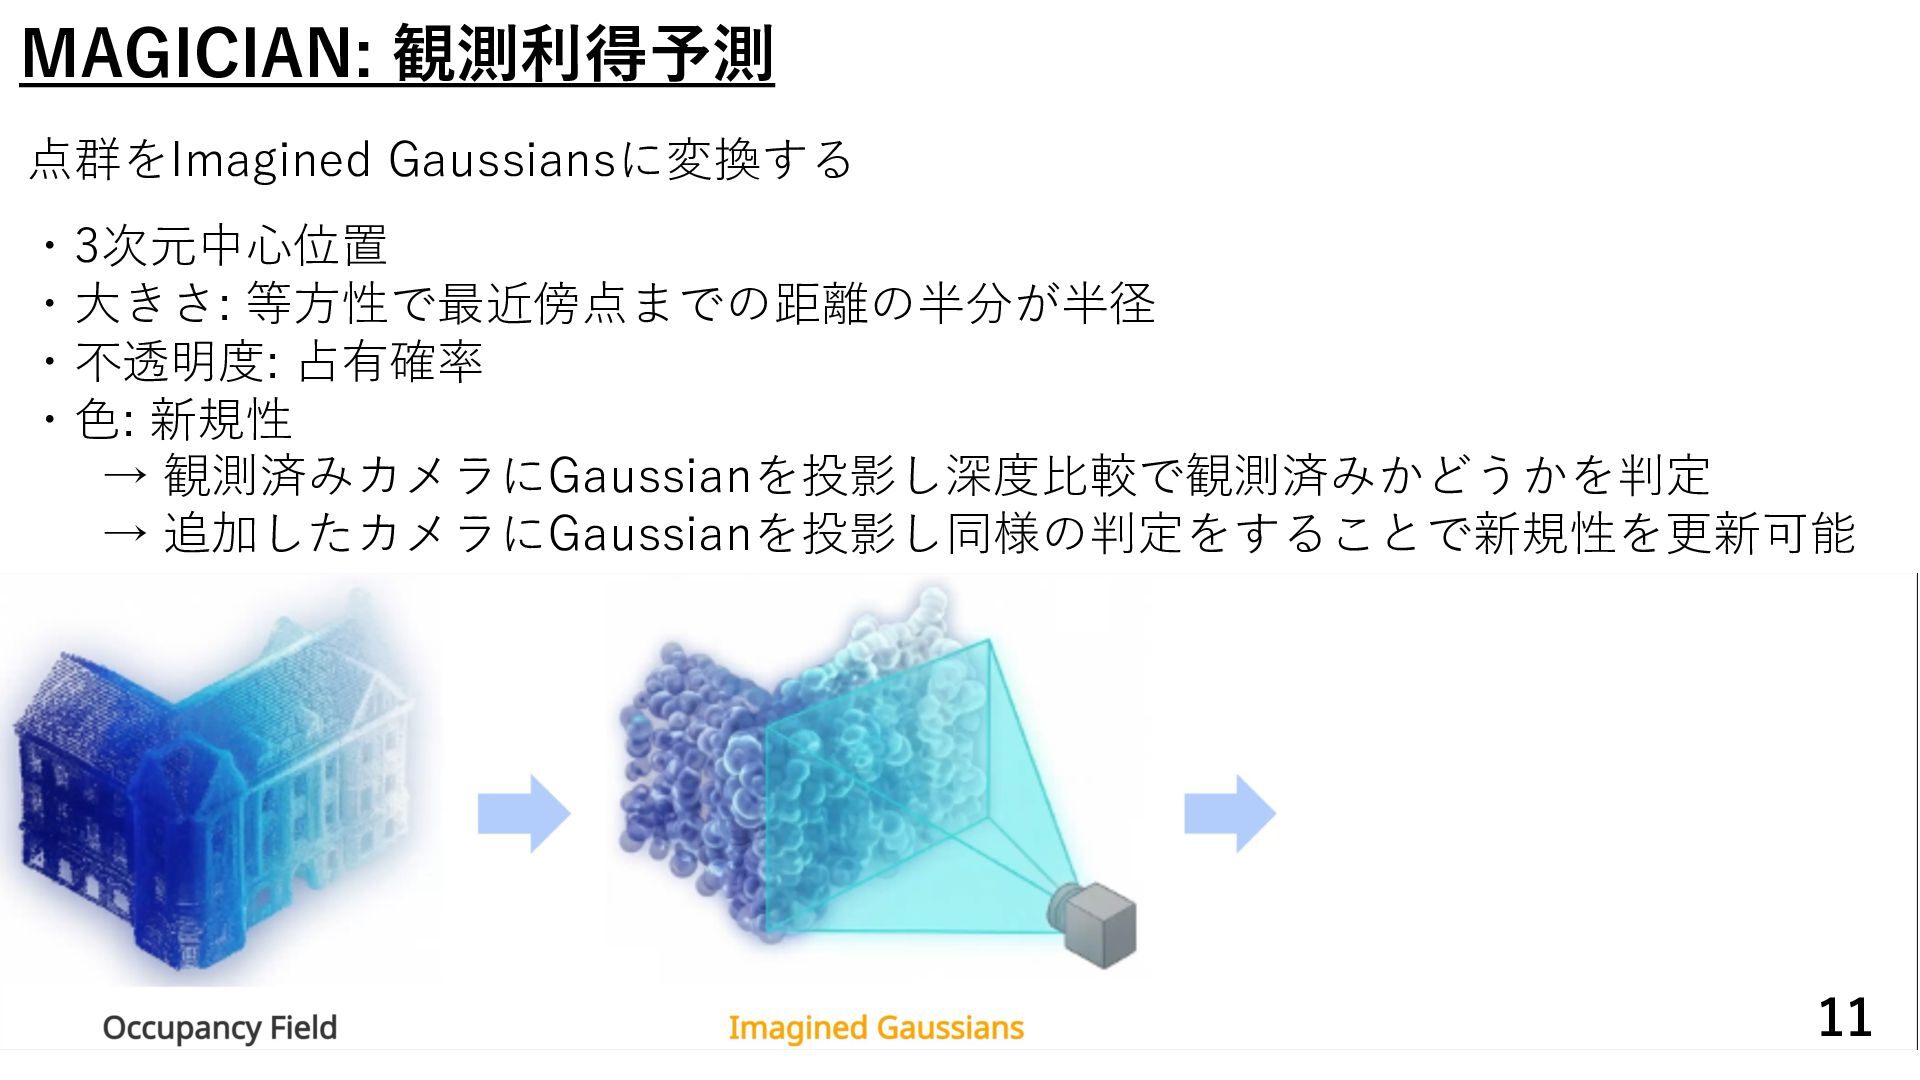
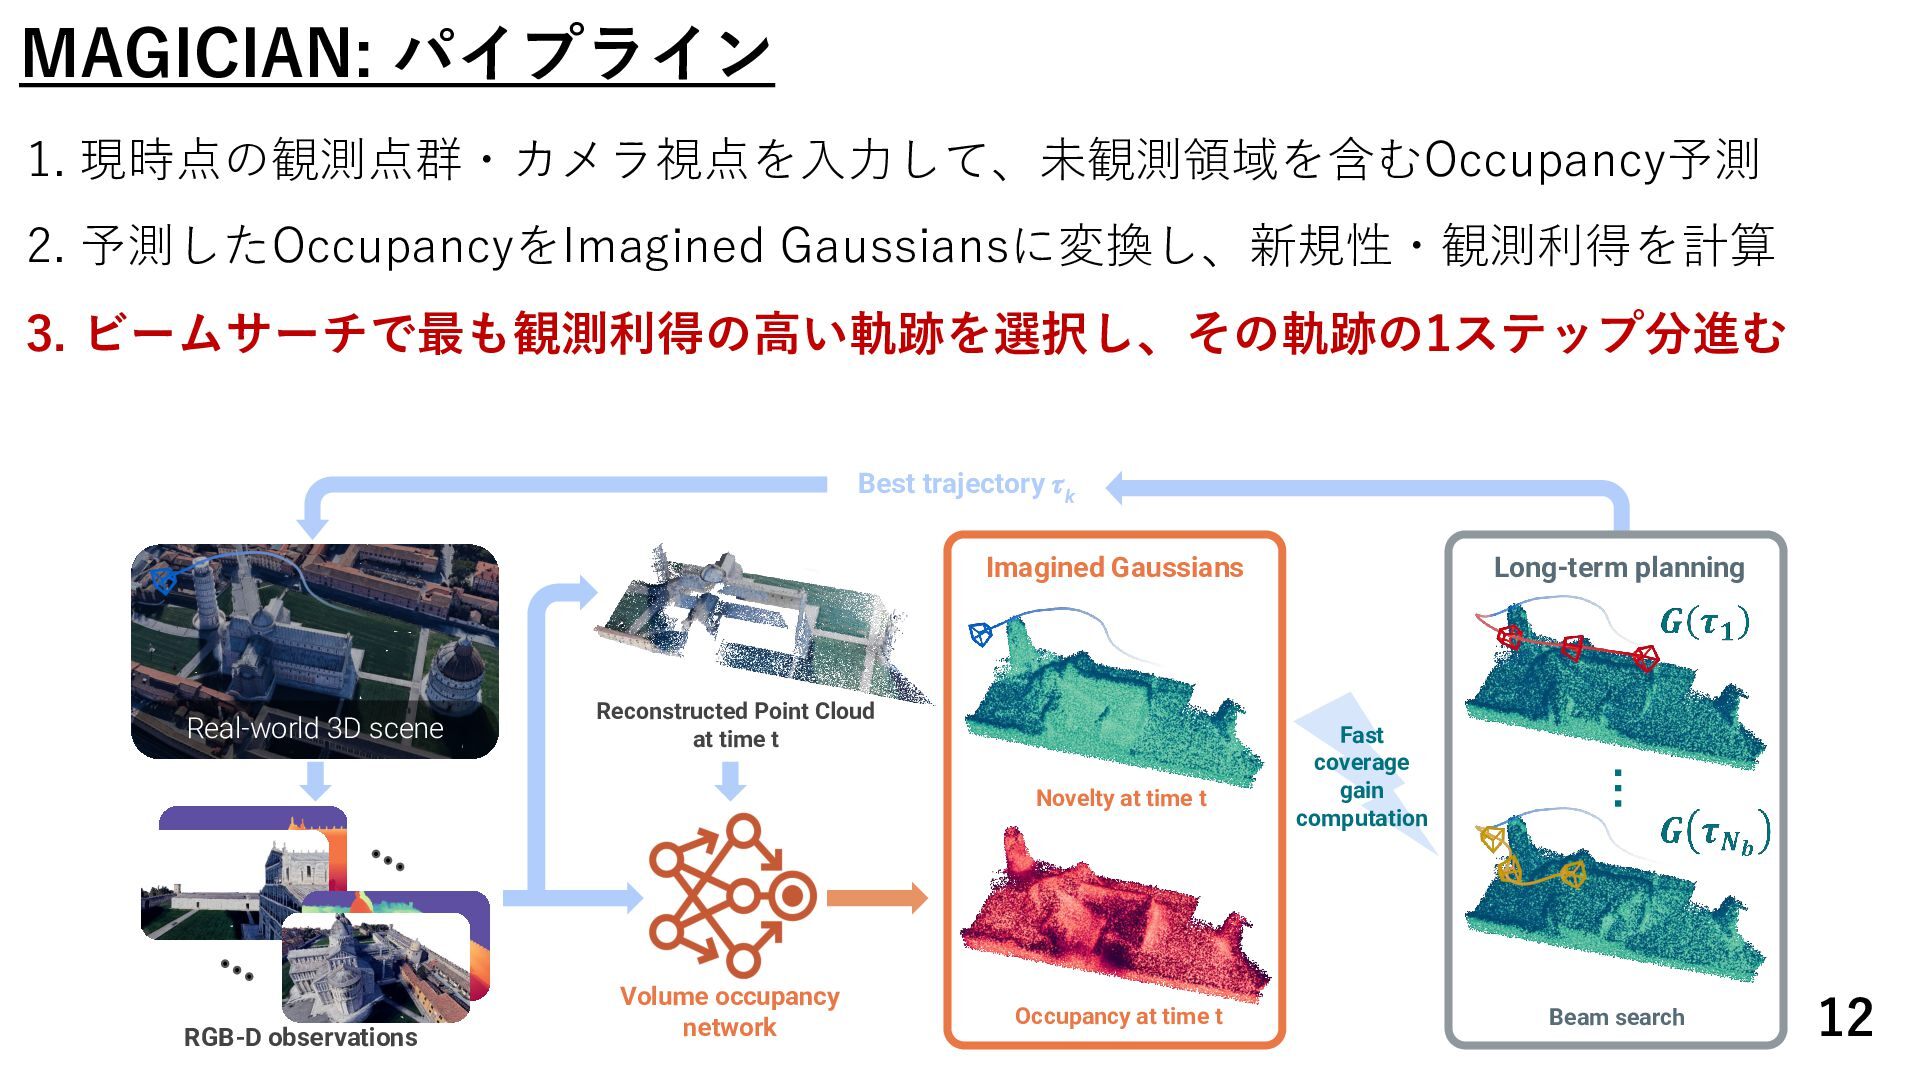
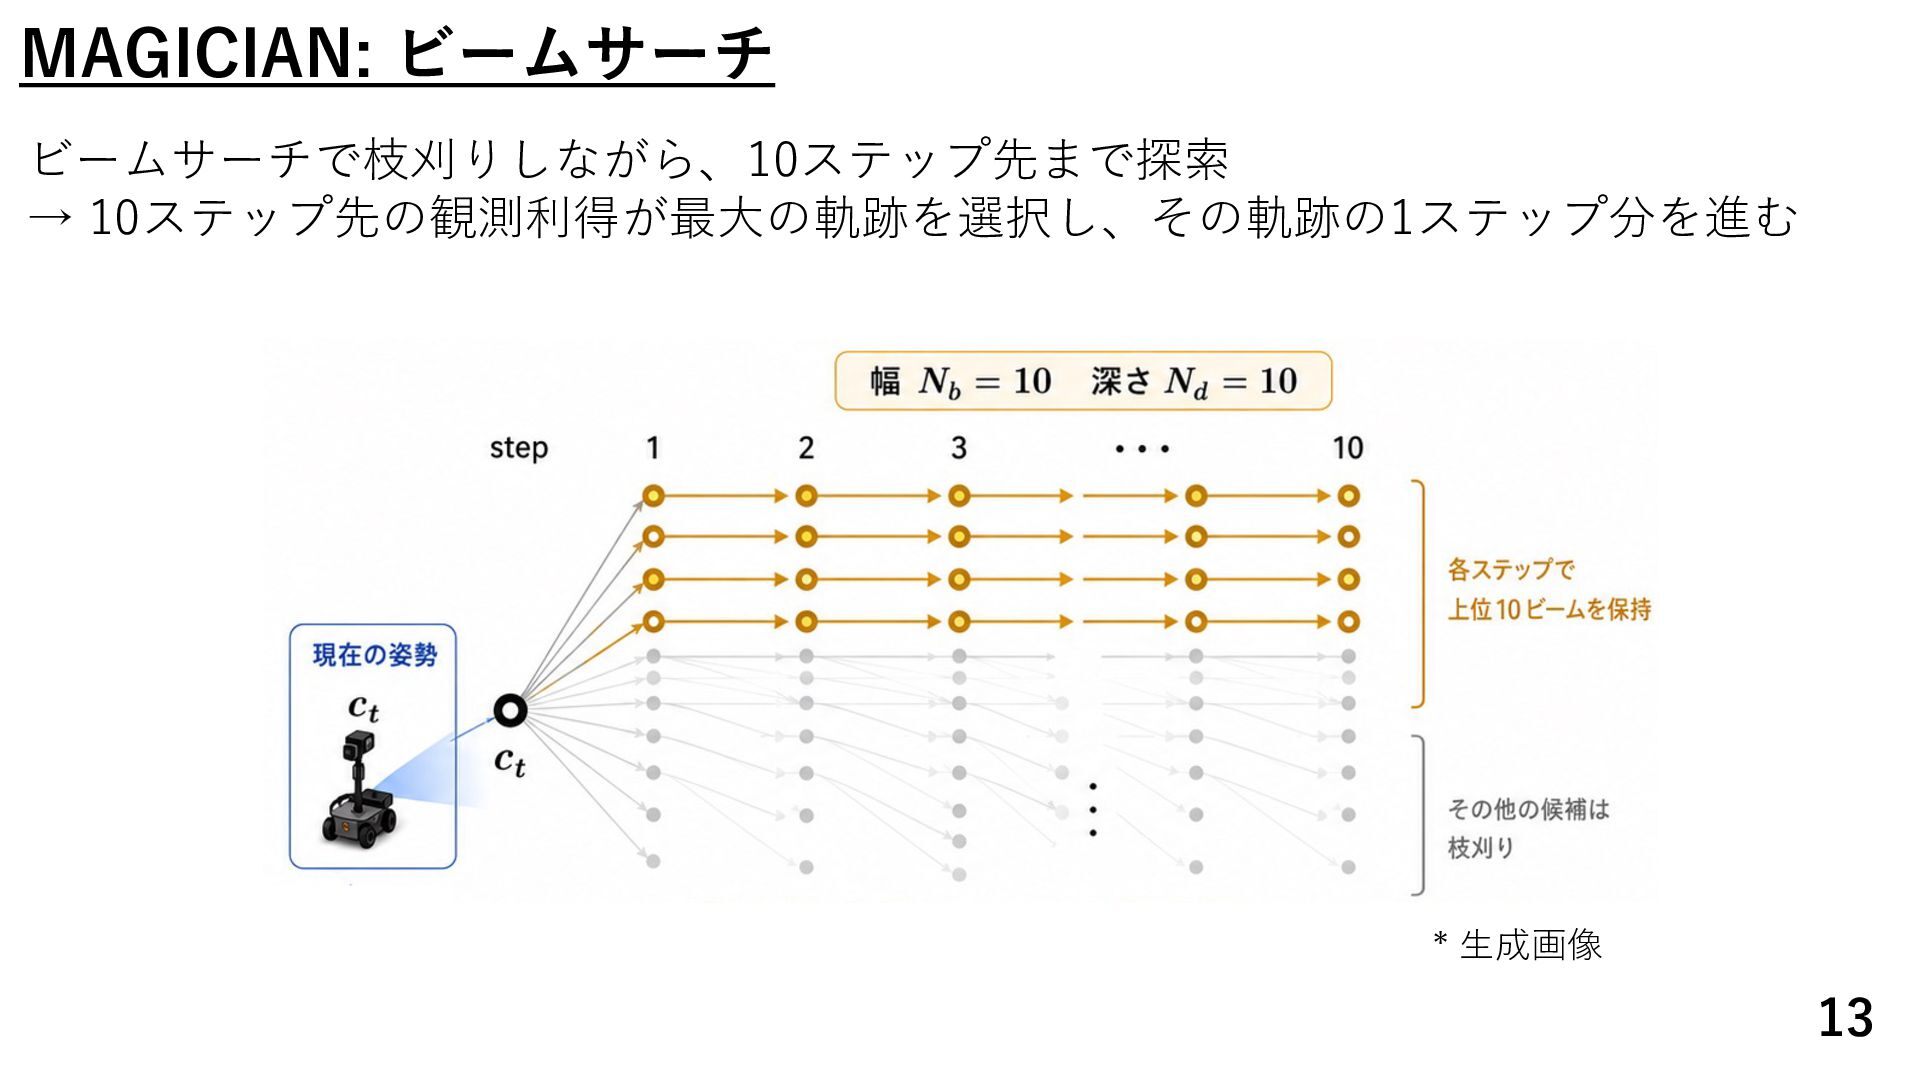
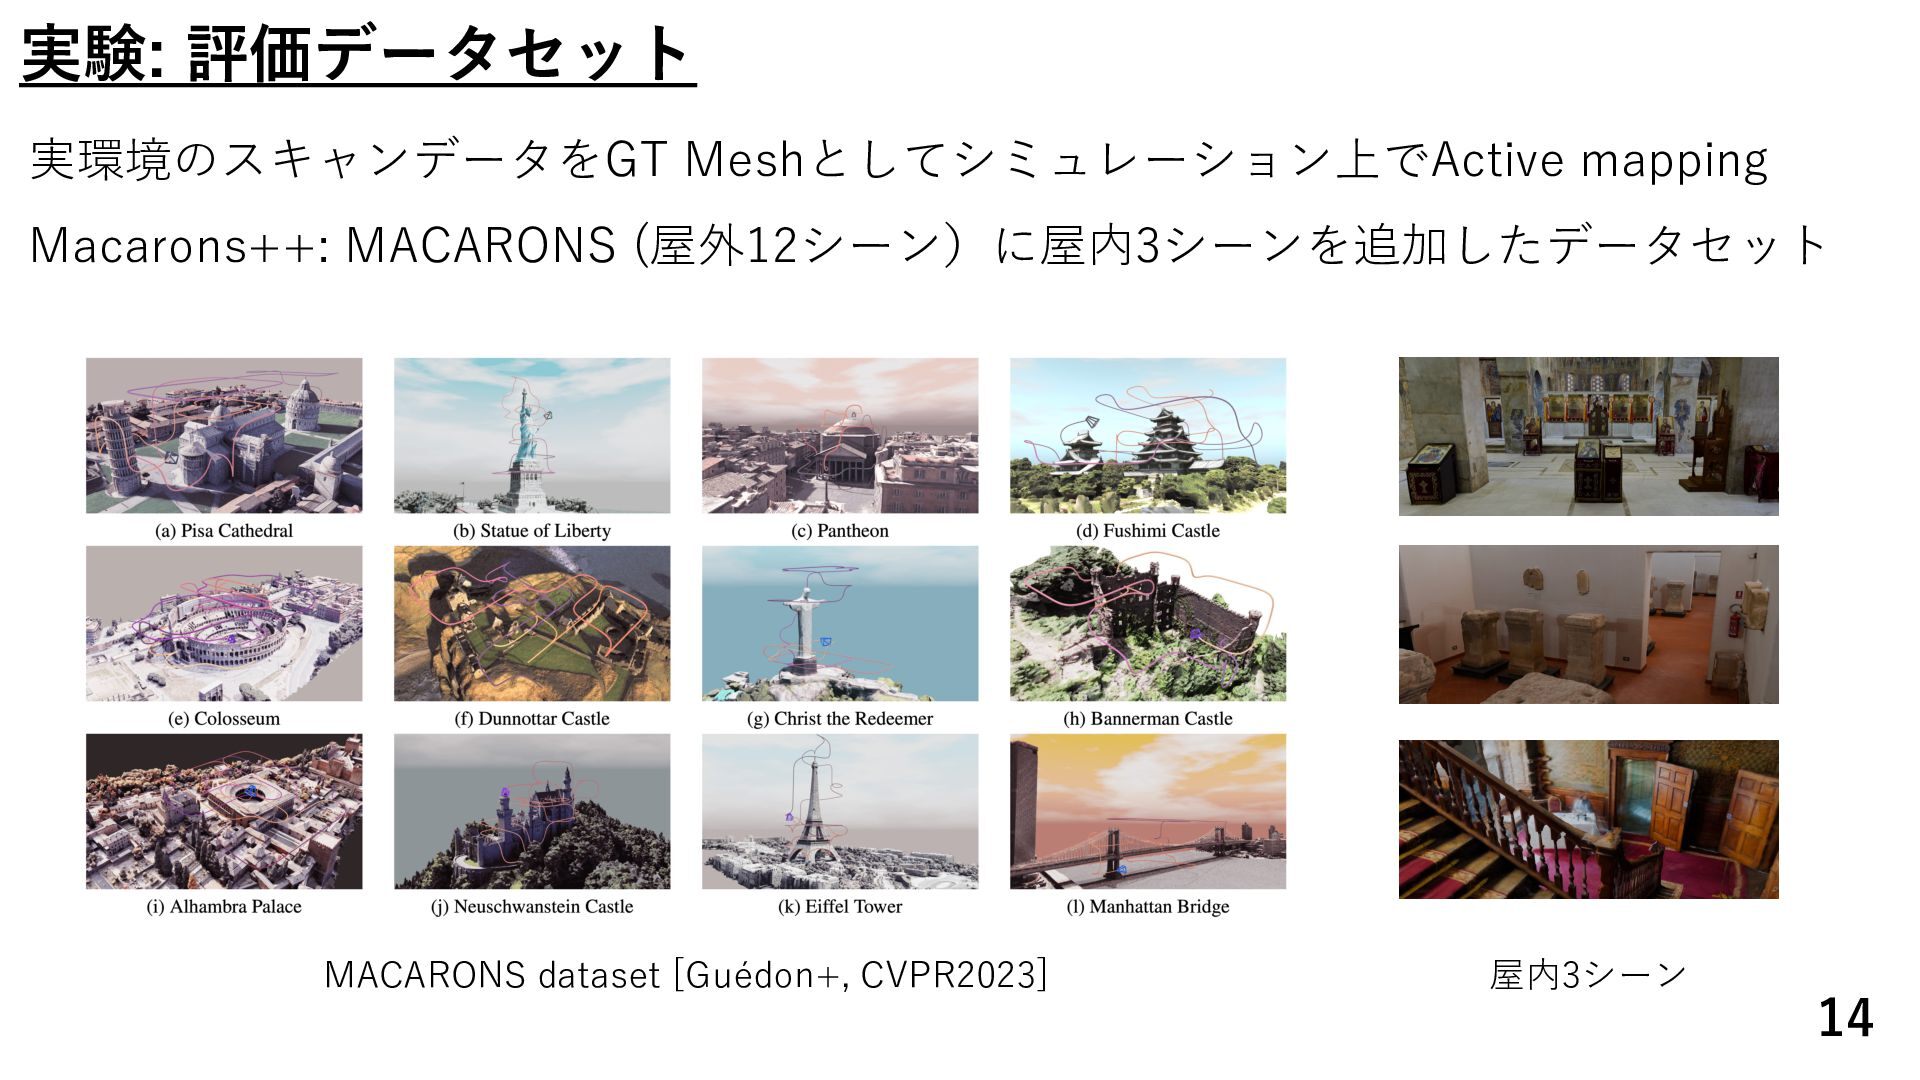
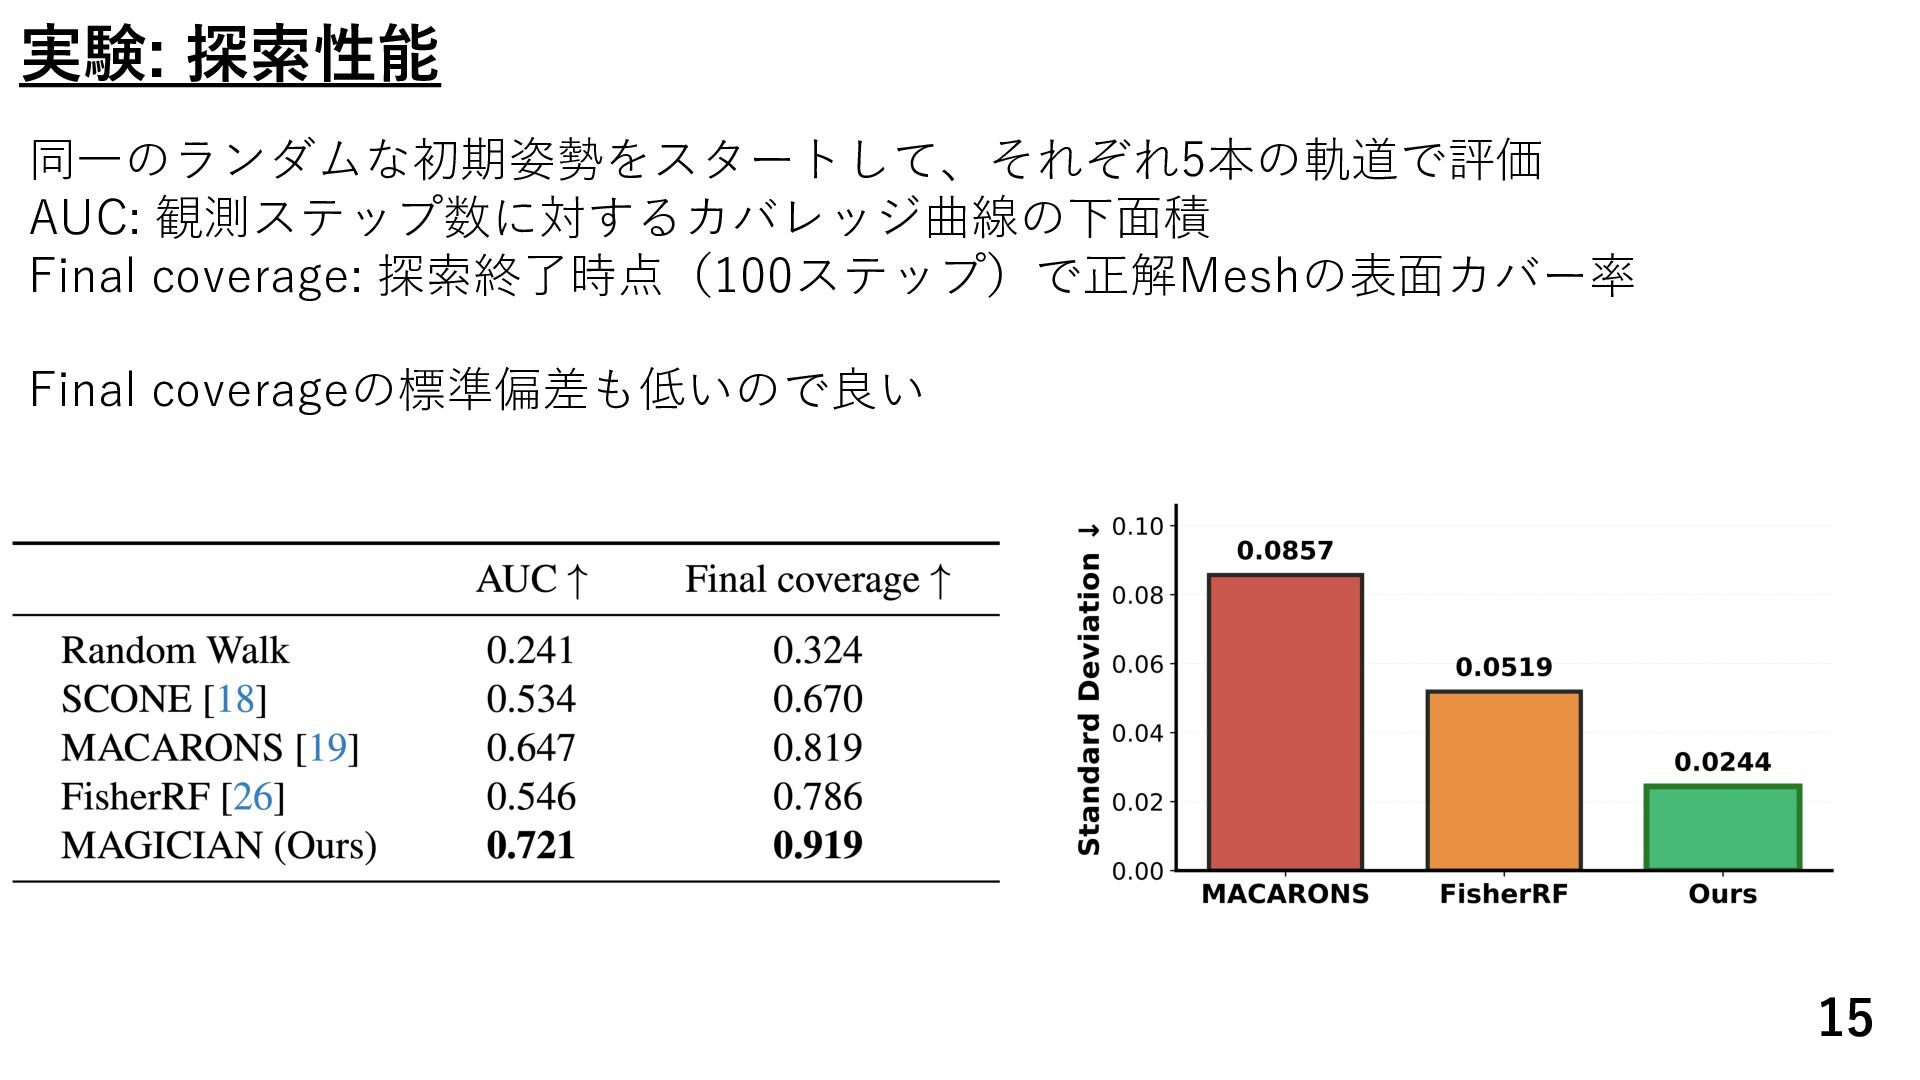
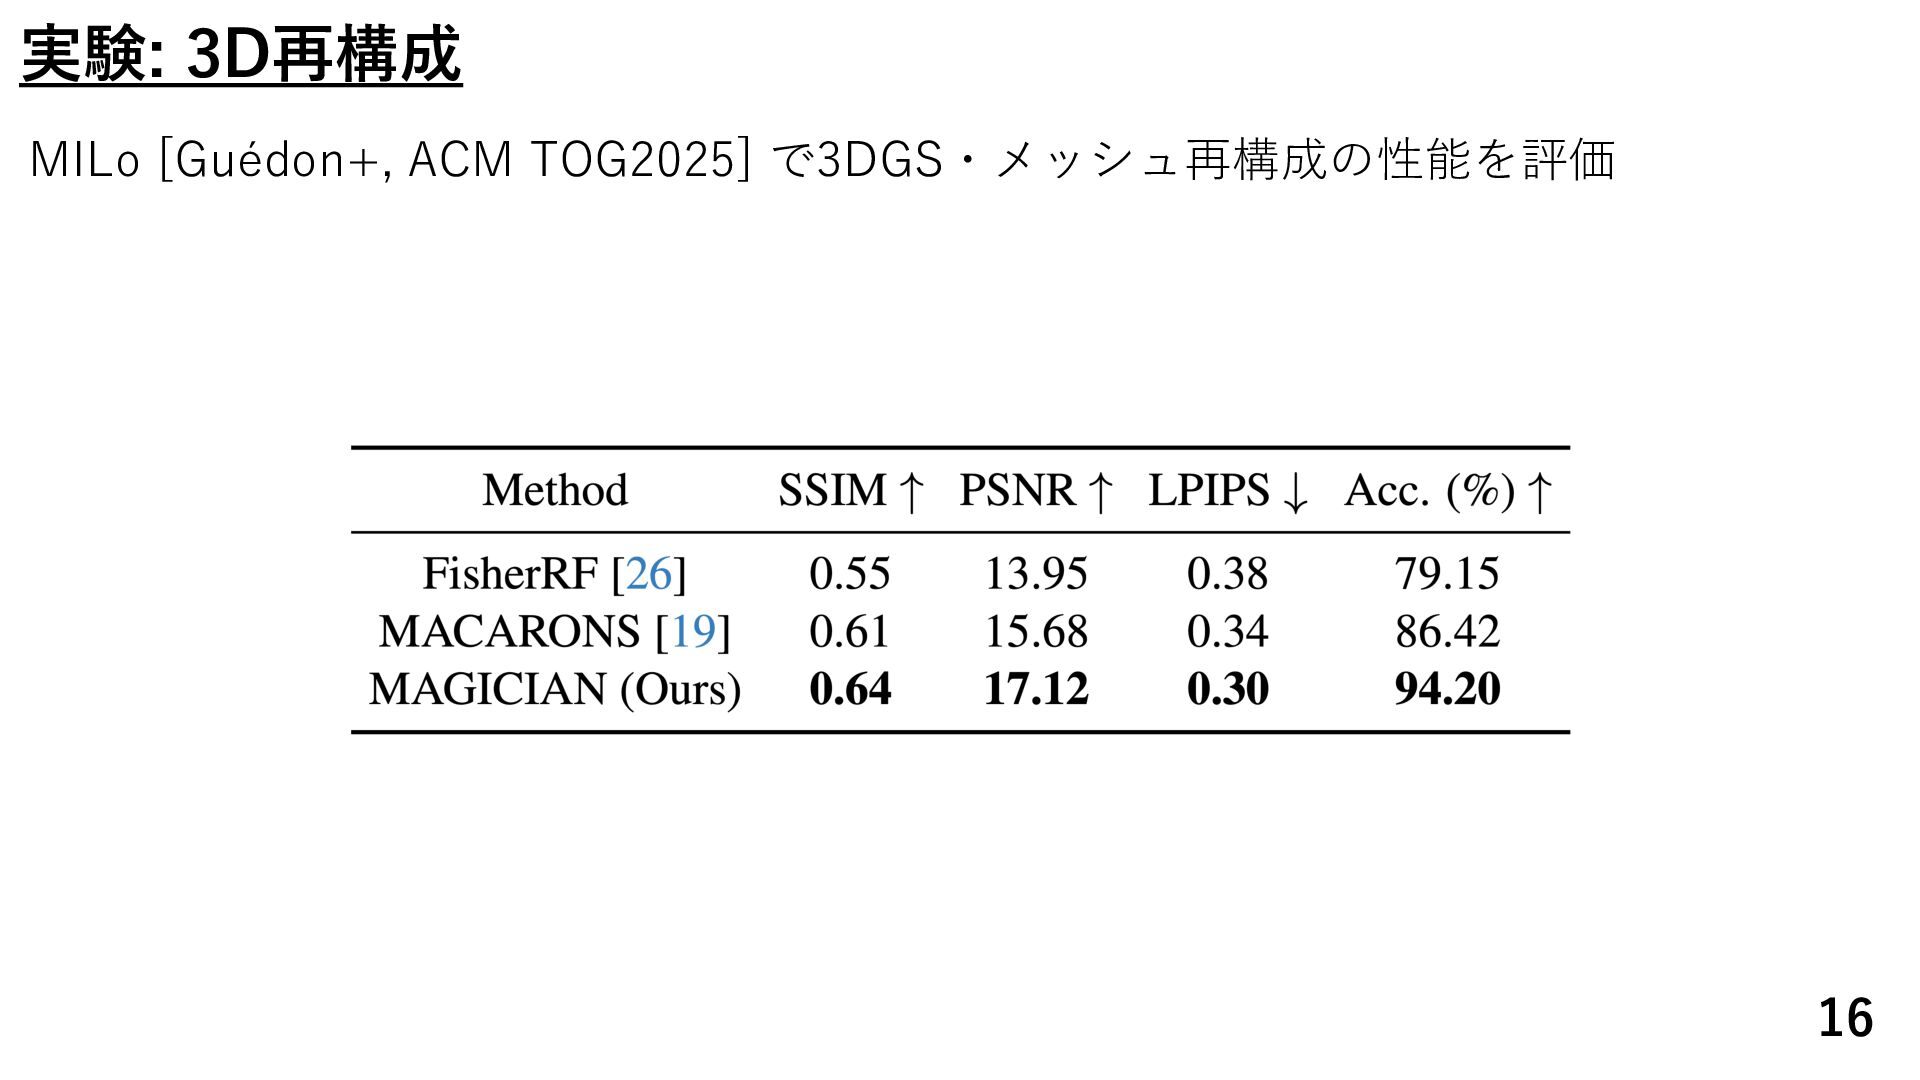
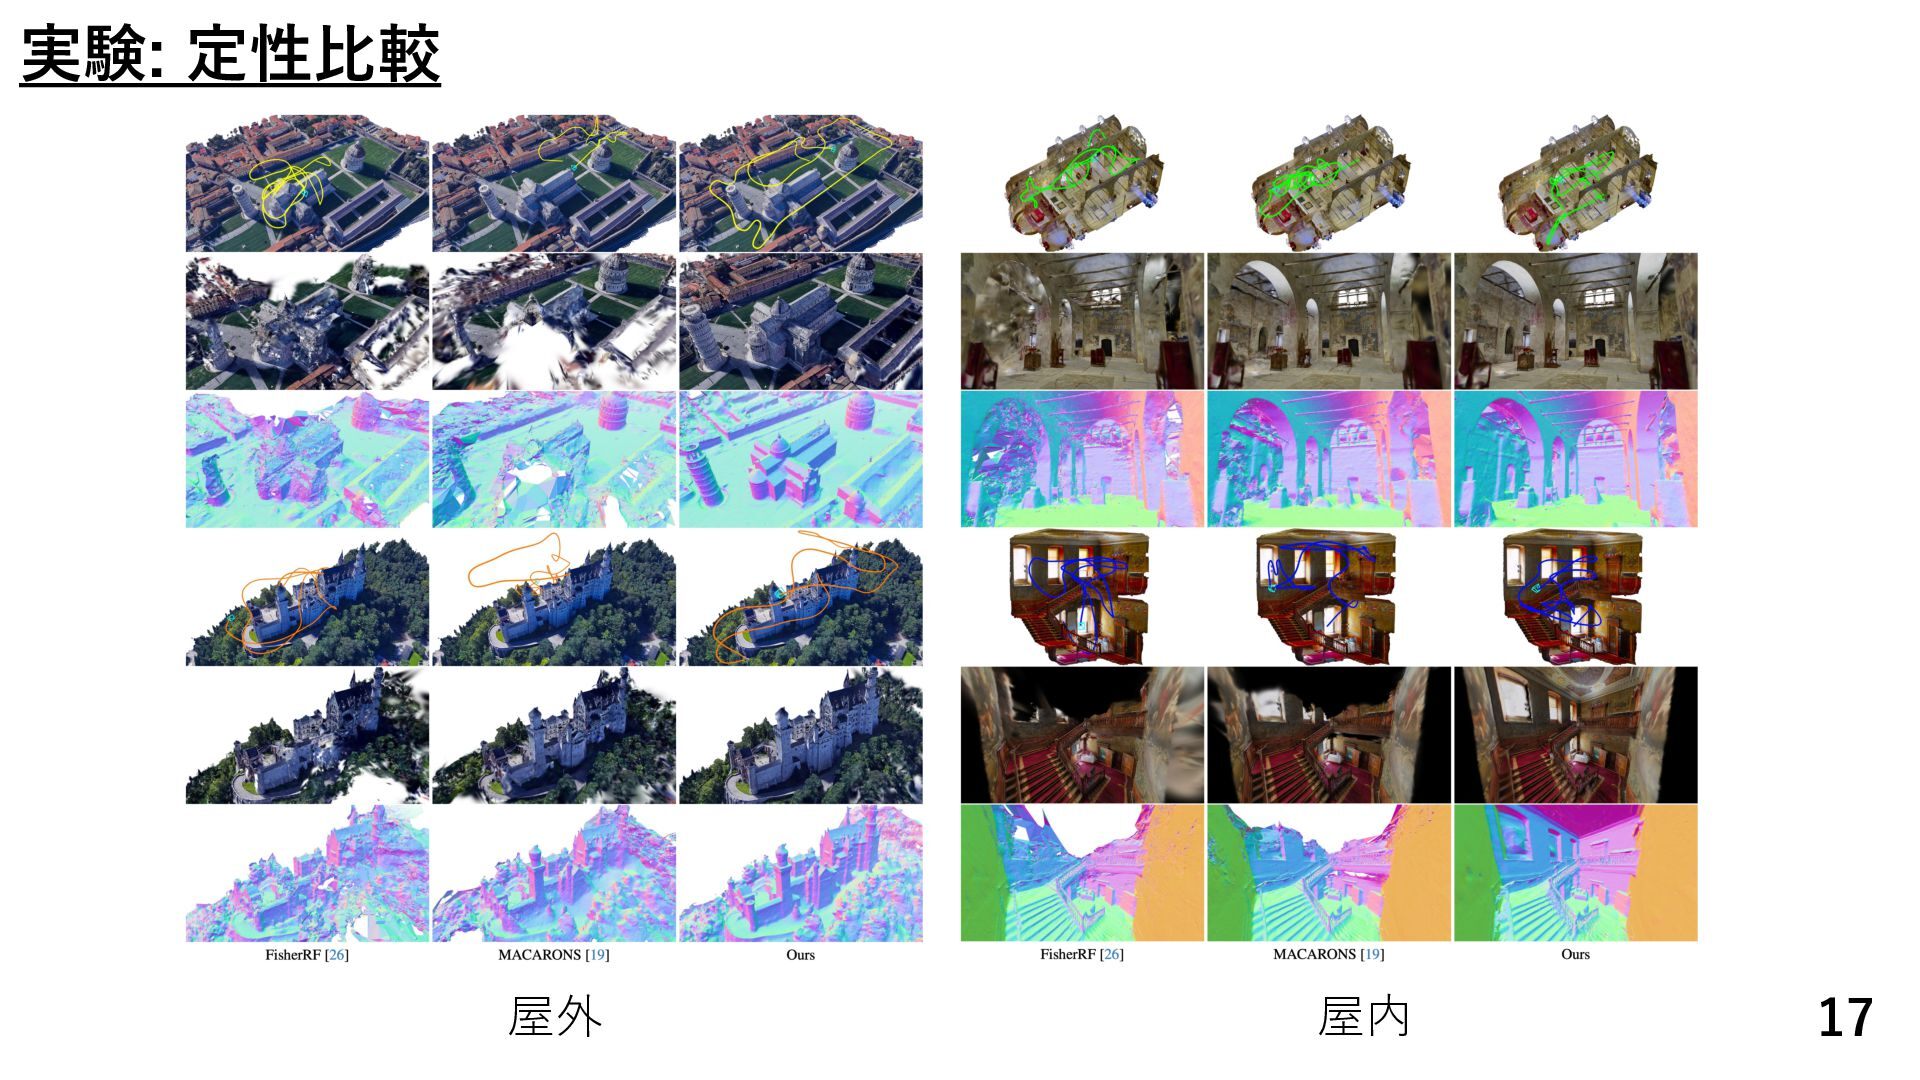
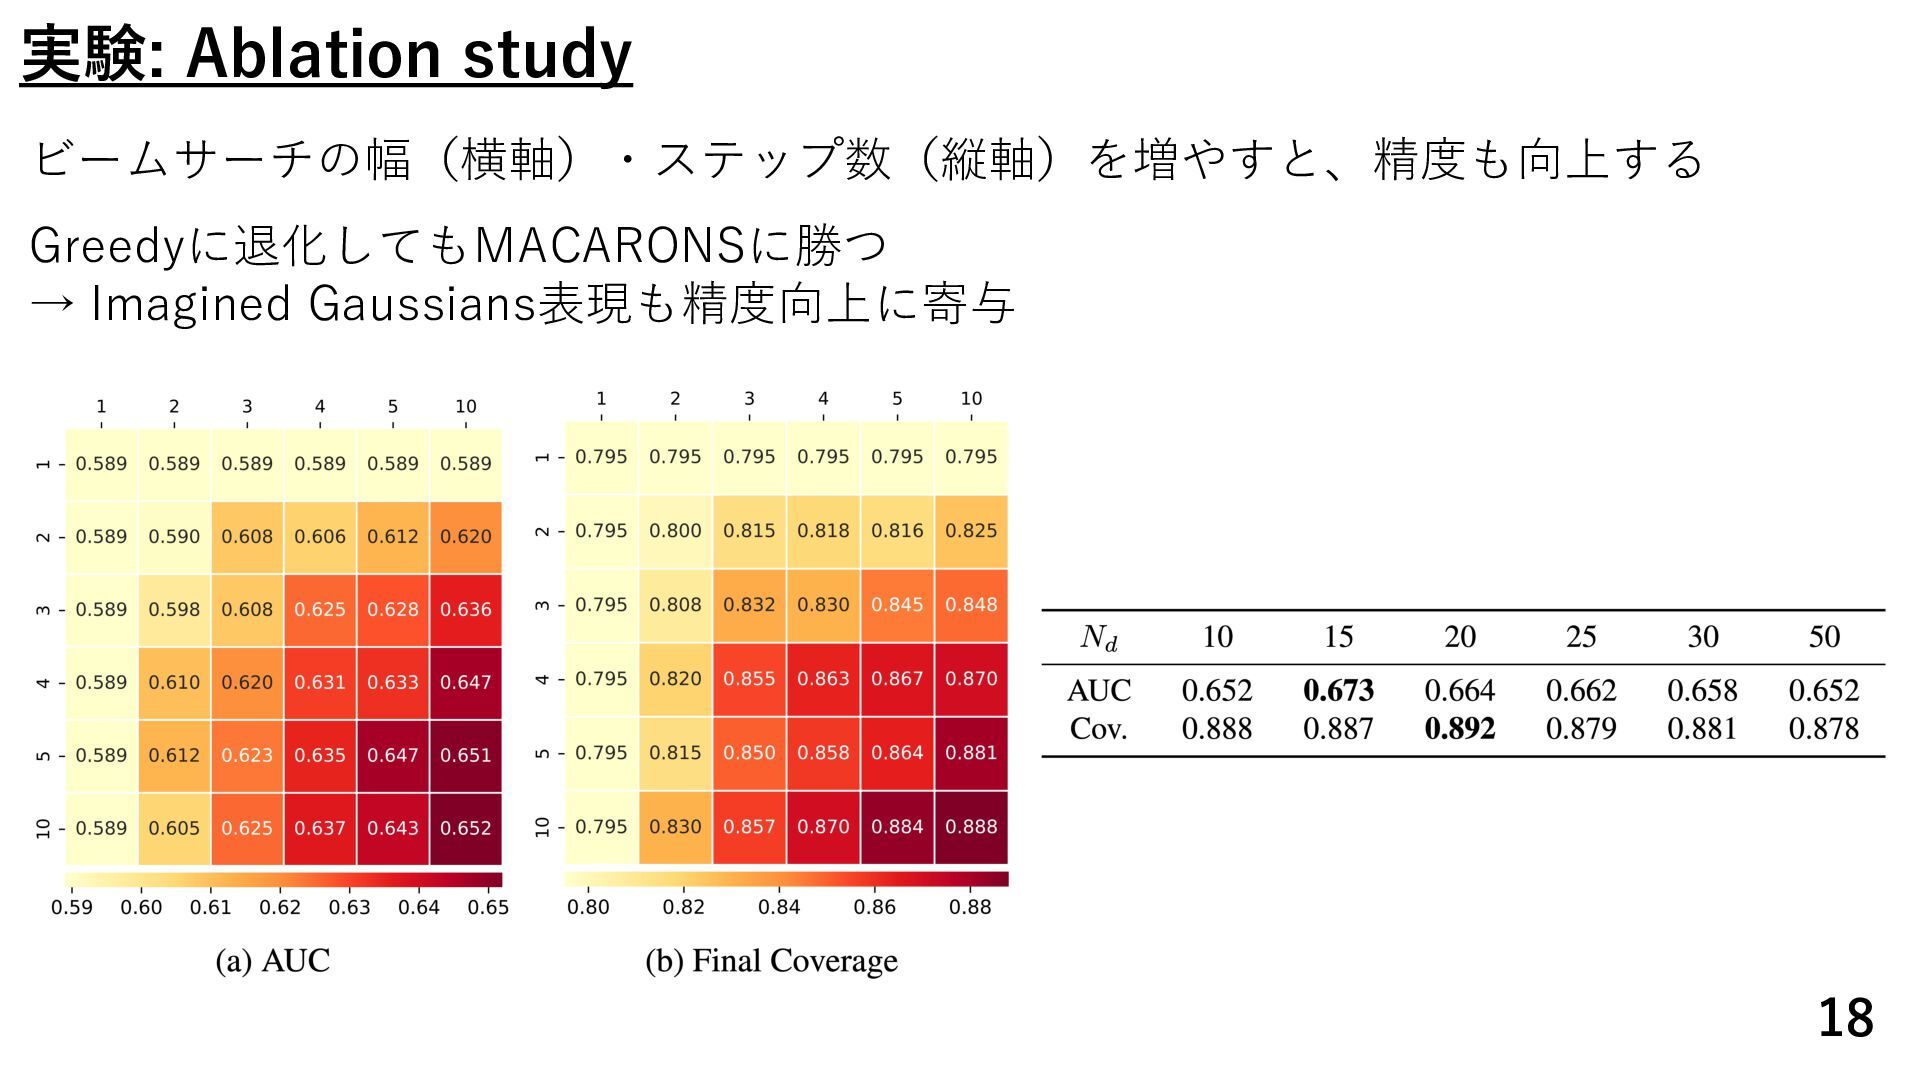
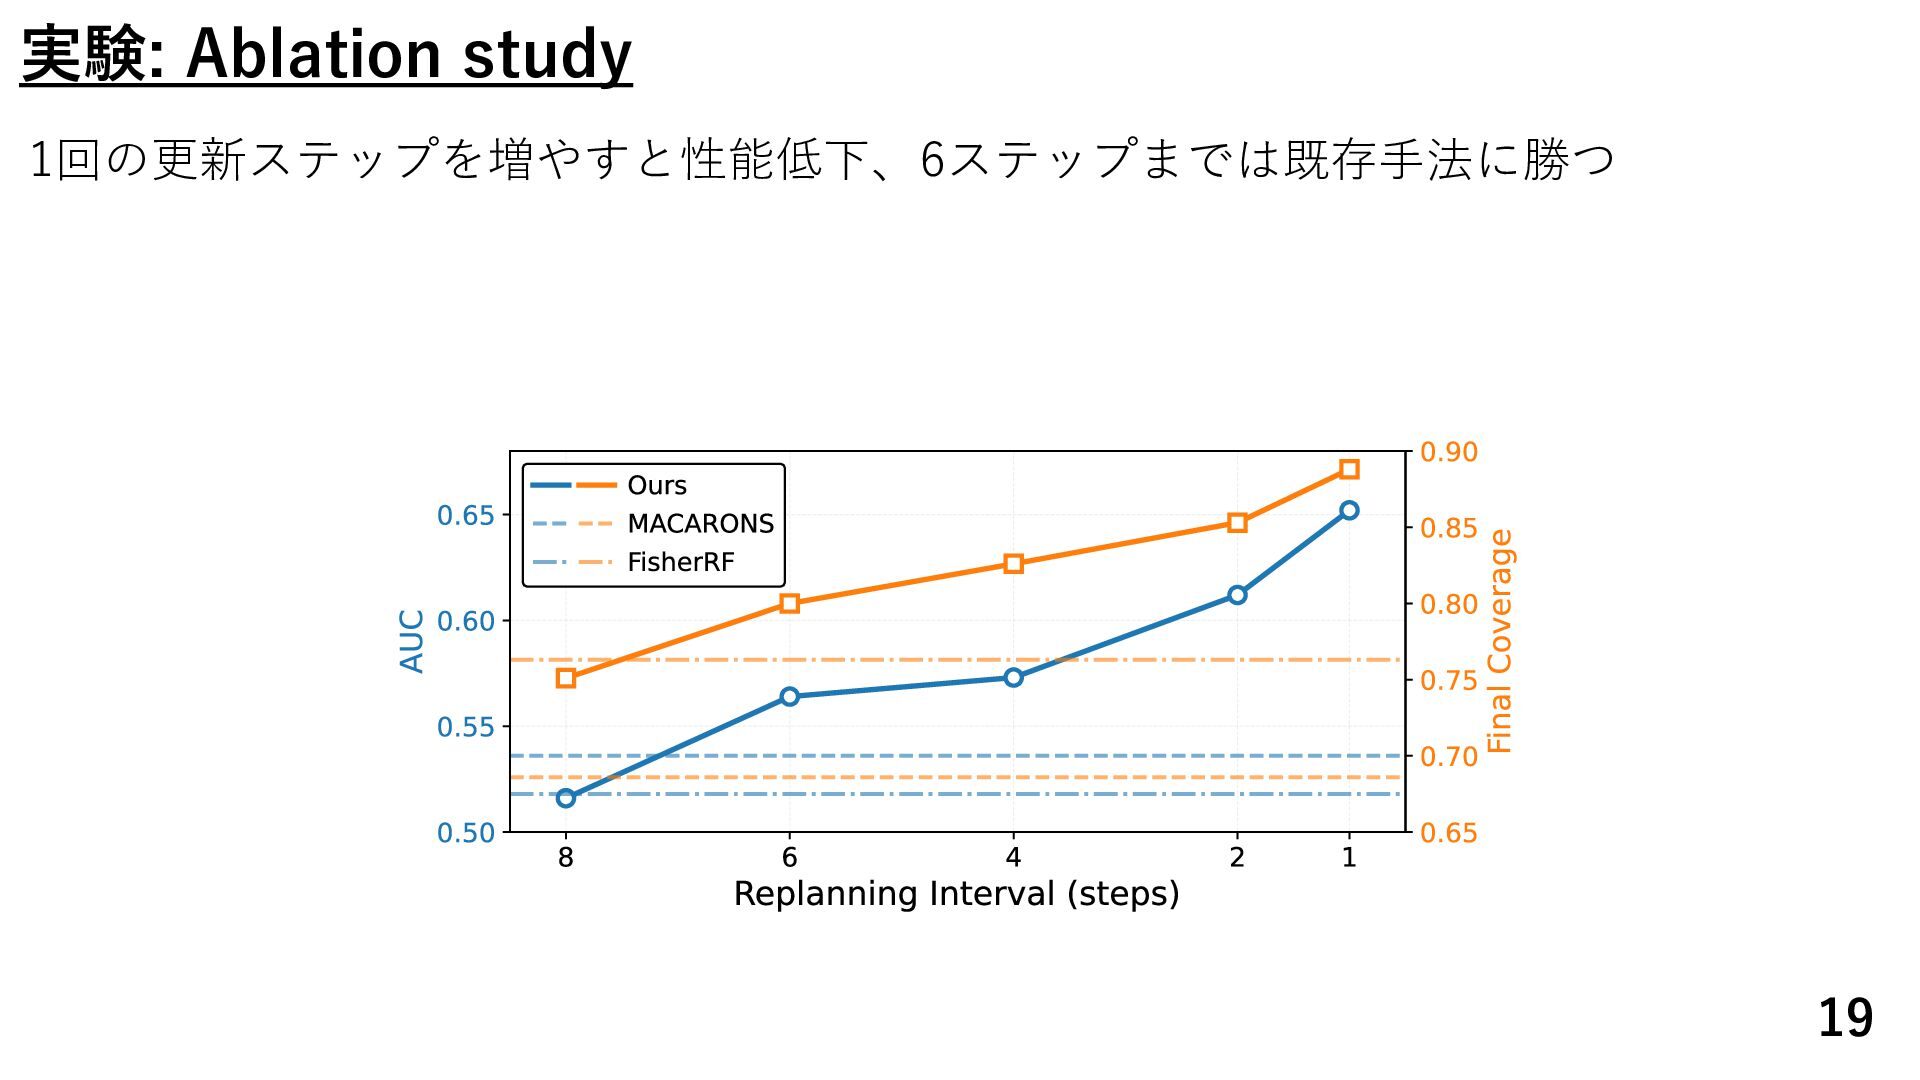
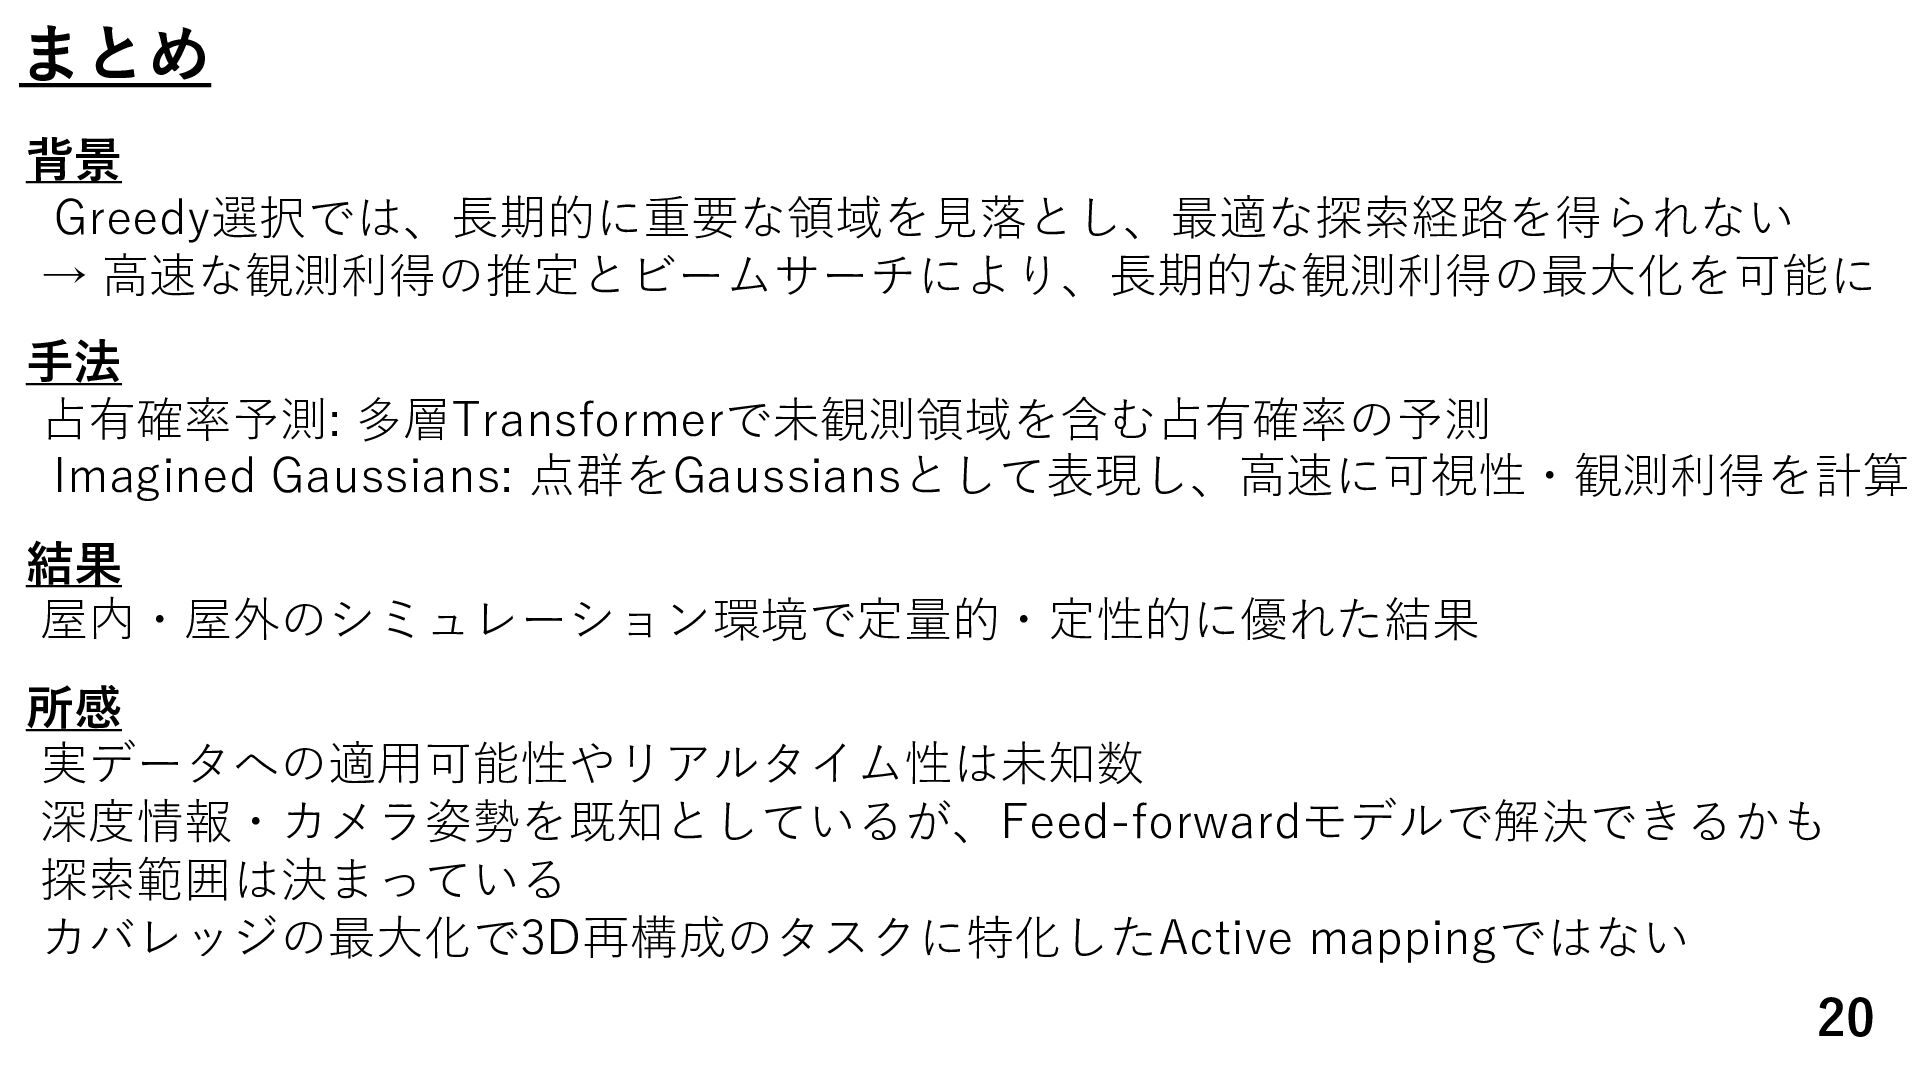
Active Mappingを長期軌道最適化として解くMAGICIANを提案。事前学習済みのoccupancy networkから未観測領域を含むシーン構造をImagined Gaussiansとして予測し、volumetric renderingによって候補視点のcoverage gainを高速に評価する。これをbeam searchと組み合わせ、長期軌道を逐次最適化することで、効率的かつ網羅的な3D探索・再構成を実現。屋内・屋外の双方で既存のActive Mapping手法を上回る性能を達成。


 spatial_ai_network
 kzinmr
 imai448
 koide3
 tattaka
 nnaka2992
 upura
 nttcom
 kentaitakura
 mathbullet
 stktu
 yukiar
 puwaer
 tanoku
 aleyda
 thekraken
 cassininazir
 speakerdeck
 rocio
 notwaldorf
 tammyeverts
 addyosmani
 kastner
 signer
 inesmontani