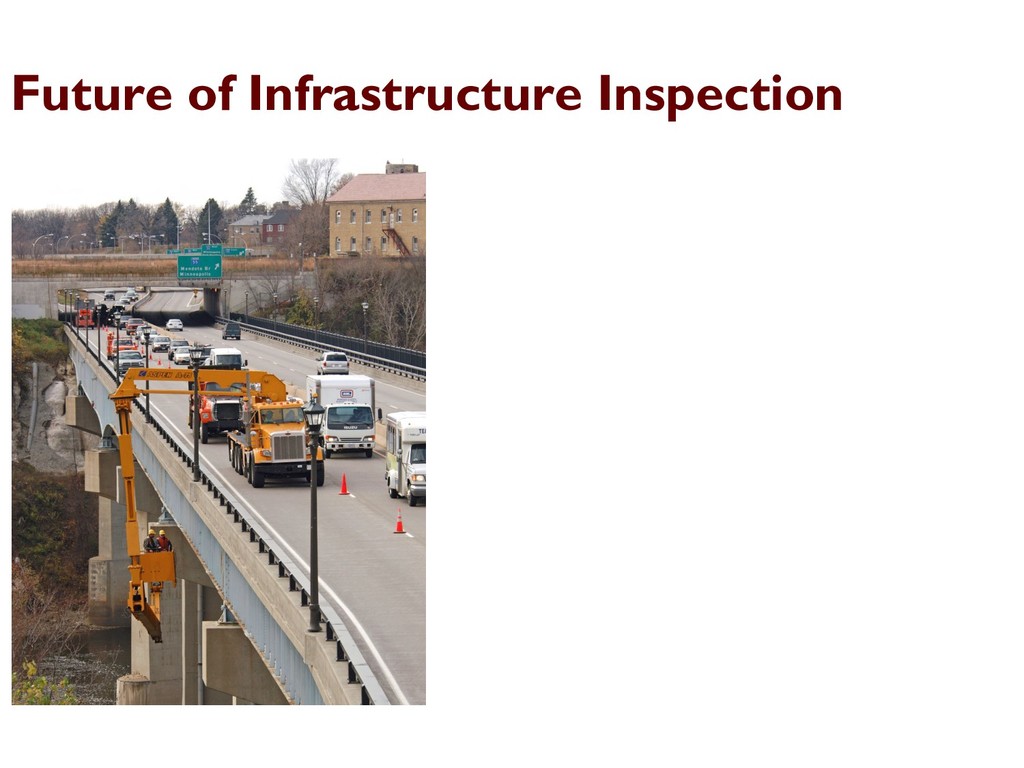
Science, etc. Source: wikipedia.org Source: wikipedia.org ‣ Data for understanding complex phenomena ‣ Emergence of new data analytics and management techniques ‣ Where does the data come from? 2
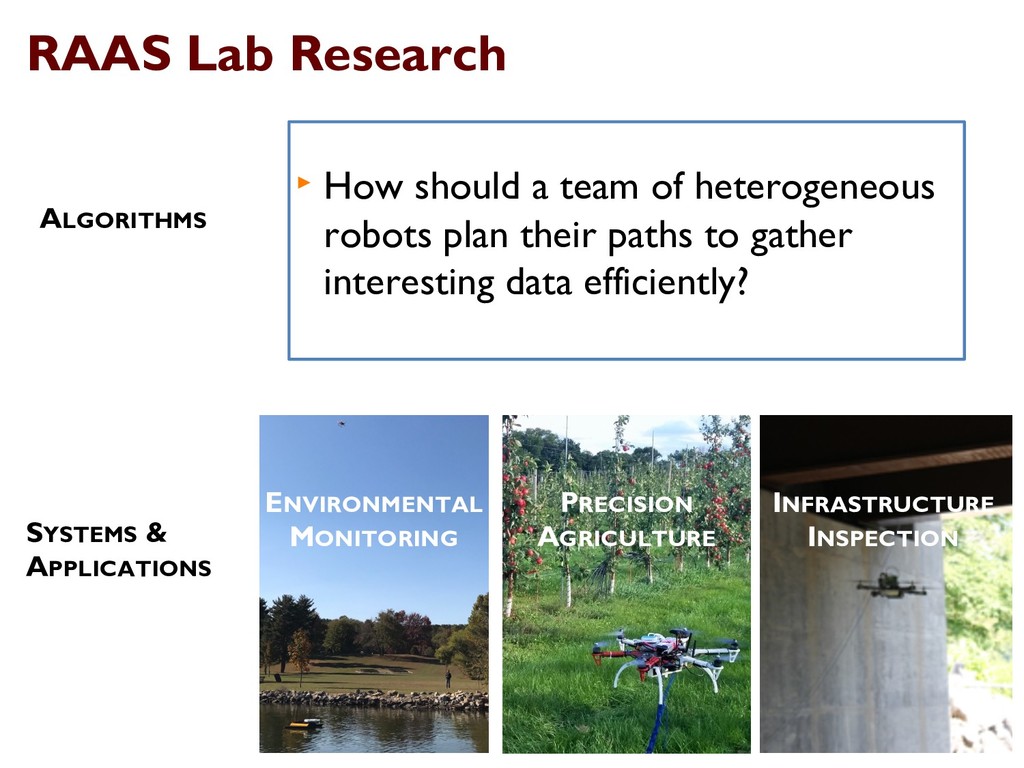
heterogeneous robots plan their paths to gather interesting data efficiently? SYSTEMS & APPLICATIONS ENVIRONMENTAL MONITORING PRECISION AGRICULTURE INFRASTRUCTURE INSPECTION ALGORITHMS
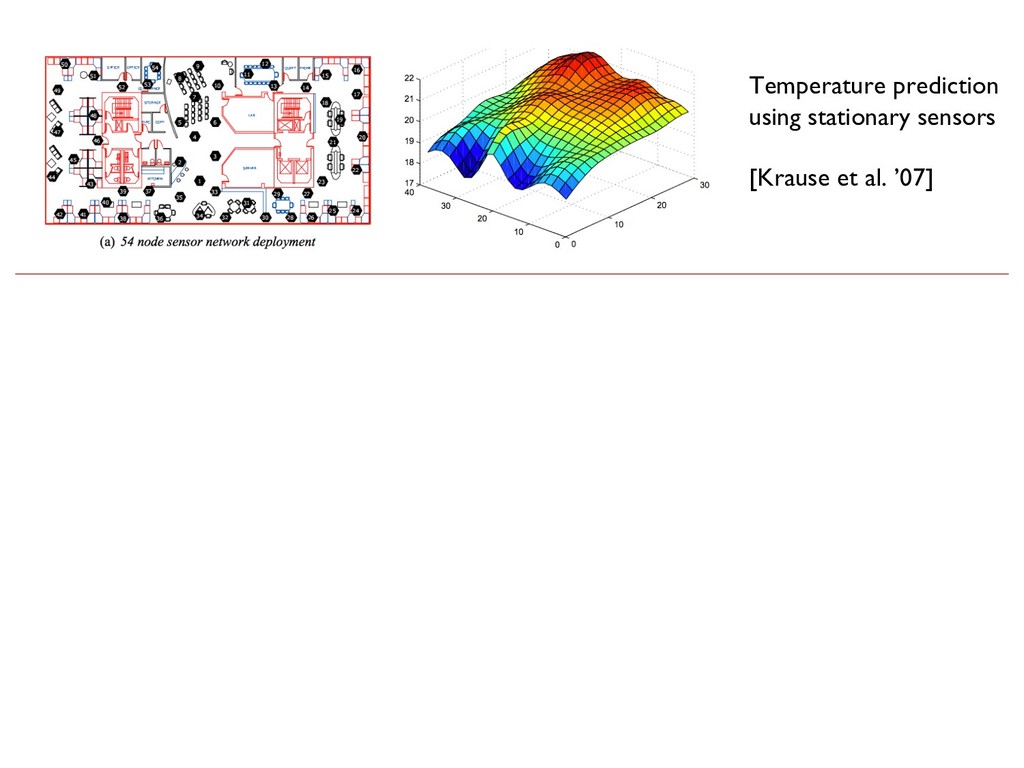
function Gaussian Process GP is a collection of of random variables, any finite subset of which have a joint Gaussian distribution. Non-linear, non-parametric Bayesian regression ⌃⇤ = K(X⇤, X⇤) K(X⇤, X) ⇥ K(X, X) + 2 n I ⇤ 1 K(X, X⇤) <latexit sha1_base64="R5h8Ip/Tik/mm7GCeAICjaXiOLI=">AAACsnicfVFNT9tAEF27pUAKJaVHLqtGlfgowU6R4IKE6KUVF6o2EBE71nozTlZZr63dcaXI8g/slRv/hk2wCk3ajrTS03tvPnYmzqUw6Hn3jvvi5cqr1bX1xuuNzTdbzbfb1yYrNIcuz2SmezEzIIWCLgqU0Ms1sDSWcBNPPs/0m5+gjcjUD5zmEKZspEQiOENLRc1fZTAvUmoYVsF3MUrZYL+iZ/Ry97nSs+THRWKP0sP/+WJZQNWr9gIJCfafjDW/5KMHNDCzCSI16HwNtBiNMRyUh35F/538e5io2fLa3jzoMvBr0CJ1XEXNu2CY8SIFhVwyY/q+l2NYMo2CS6gaQWEgZ3zCRtC3ULEUTFjOu1b0g2WGNMm0fQrpnH2eUbLUmGkaW2fKcGwWtRn5N61fYHIalkLlBYLij42SQlLM6Ox+dCg0cJRTCxjXws5K+ZhpxtFeuWGX4C9+eRlcd9r+p3bn23Hr/KJexxrZIe/JLvHJCTknX8gV6RLuHDldZ+BE7rF76zKXP1pdp855R/4IVz4Aq7bXhg==</latexit> µ⇤ = K(X⇤, X) ⇥ K(X, X) + 2 n I ⇤ 1 Y <latexit sha1_base64="x+e3mbouvkHqDZnWnI94mVhB5/0=">AAACdHicbVHBThsxEPUuLdCUtik99NAeDBESLSXaTZHKBQm1l1a9gNRAquwm8jqziRXbu7JnkaLVfgF/x62f0QtnnLBVgfAkS0/vvfHYM0kuhcUg+OP5K0+erq6tP2s833jx8lXz9eaZzQrDocszmZlewixIoaGLAiX0cgNMJRLOk+m3uX9+AcaKTP/CWQ6xYmMtUsEZOmnYvCyjxSWlgVEVqWLwsaJH9OfuXbnnxE//hEQWUPWqDzSSkGL/f7I2loN7NLJirNhQDzo/IiPGE4wH5X5Y0XvR39Ww2QrawQJ0mYQ1aZEaJ8PmVTTKeKFAI5fM2n4Y5BiXzKDgEqpGVFjIGZ+yMfQd1UyBjctFz4ruOGVE08y4o5Eu1LsVJVPWzlTikorhxD705uJjXr/A9DAuhc4LBM1vG6WFpJjR+QboSBjgKGeOMG6EeyvlE2YYR7enhhtC+PDLy+Ss0w4/tzunB63jr/U41sk7sk12SUi+kGPynZyQLuHkr/fWo96Wd+2/91v+zm3U9+qaN+Qe/PYNOUnAew==</latexit>
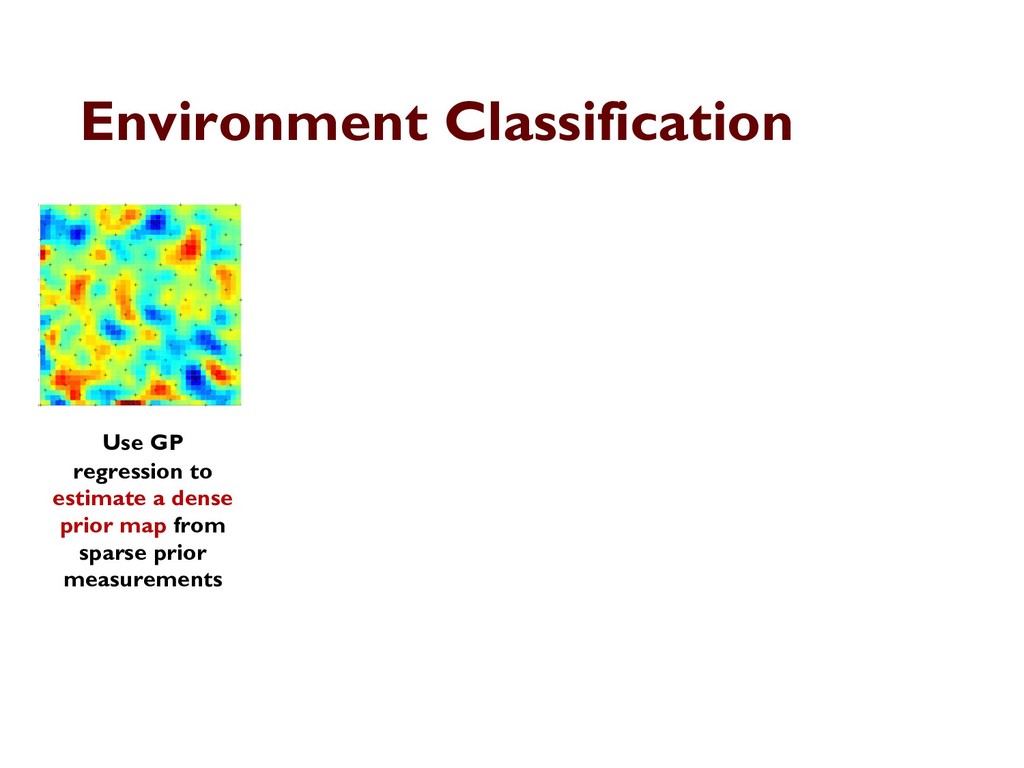
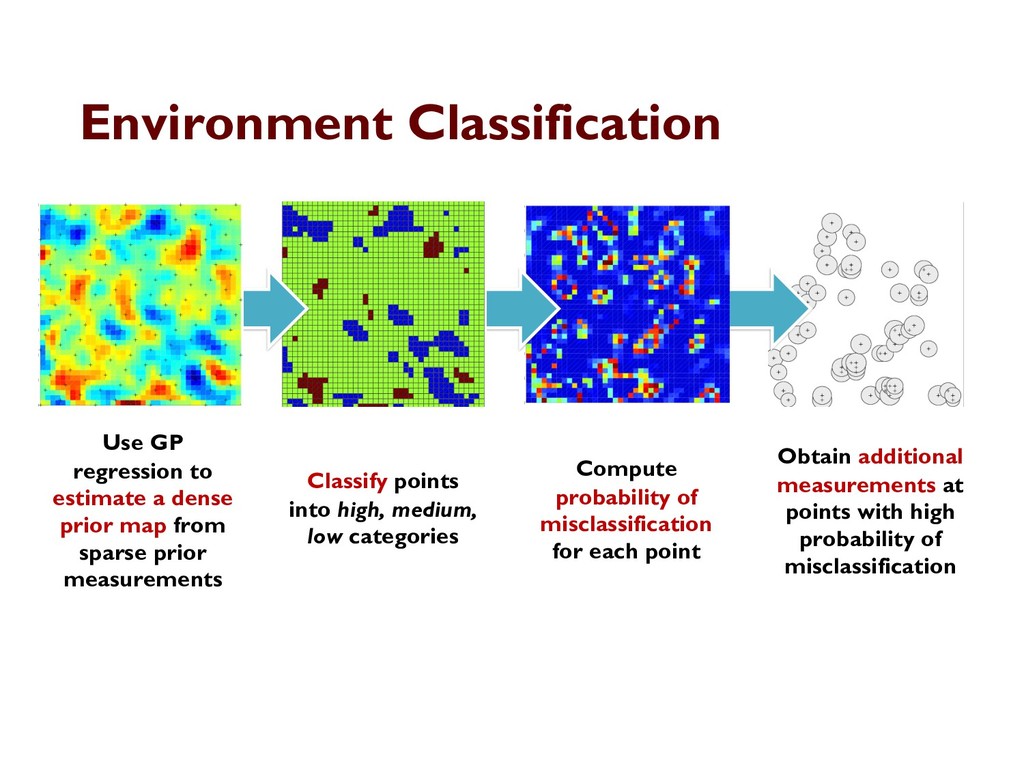
of misclassification Compute probability of misclassification for each point Classify points into high, medium, low categories Use GP regression to estimate a dense prior map from sparse prior measurements
minimum cost tour that visits each vertex exactly once. https://www.ibm.com/developerworks/community/blogs/jfp/entry/no_the_tsp_isn_t_np_complete?lang=en optimal solution for a tour of all 13,509 cities and towns in the US that have more than 500 residents.
‣ May not be able to visit all points. Visit most number of points. ‣ Orienteering: find a tour visiting most number of vertices, subject to a time budget
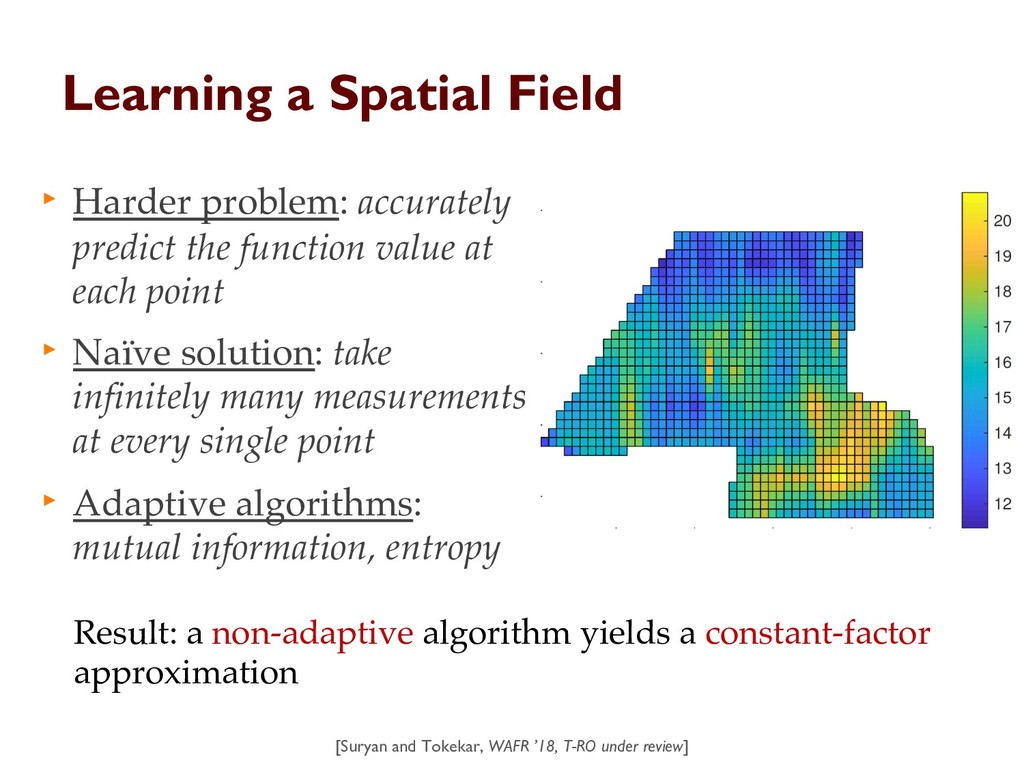
function value at each point ‣ Naïve solution: take infinitely many measurements at every single point ‣ Adaptive algorithms: mutual information, entropy Result: a non-adaptive algorithm yields a constant-factor approximation [Suryan and Tokekar, WAFR ’18, T-RO under review]
every point in the environment is below a desired threshold ‣ assuming SE kernel with known hyperparameters ‣ Minimize total time = travel time + measurement time ‣ Constant-factor approximation for: ‣ Stationary sensor placement ‣ Single robot ‣ Multiple robots
from its nearest measurement location 28 "#$ = −log 1 − Δ . / threshold : Length scale which controls the smoothness . /: Signal variance which controls the range
don’t want to learn the entire field; only the point of maxima ‣ Exploration vs. Exploitation ‣ Given limited budget for the UAV, where to take measurements from?
varying sensor noise ‣ Standard algorithms are for 2D à do not take varying sensor quality into account ‣ Present a new UCB rule ‣ ~10% better performance over baseline [Sung et al., arXiv:1909.08483]
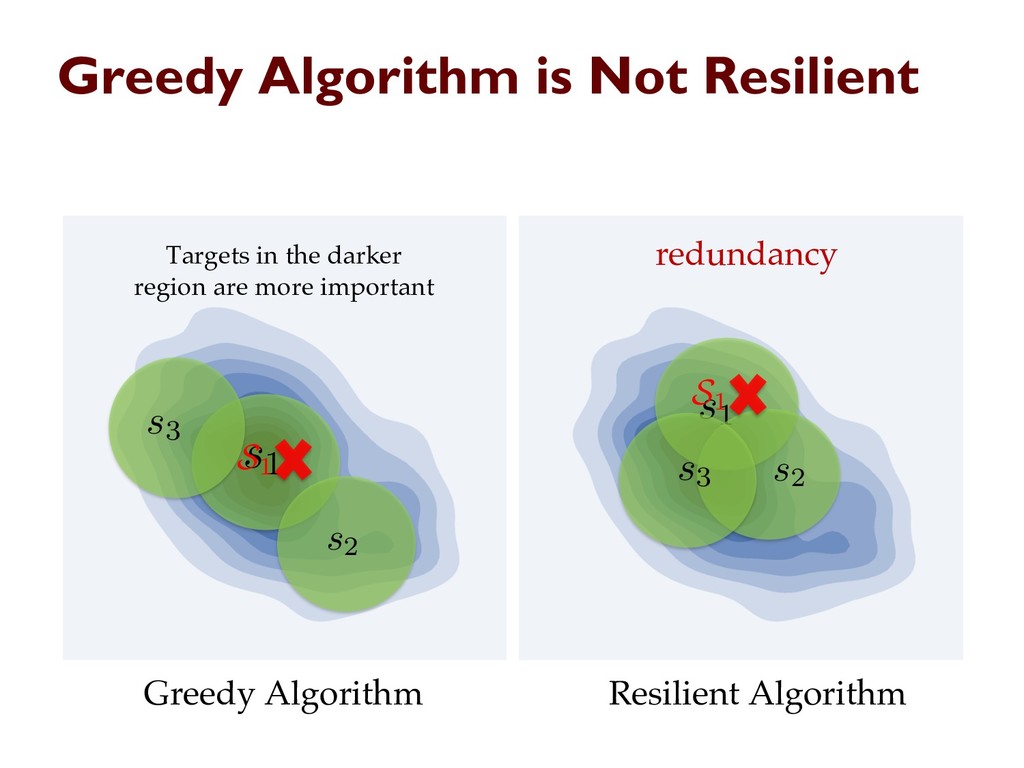
are resilient --- can withstand catastrophic failures or adversarial attacks ‣ are reliable --- work consistently well even in the presence of uncertainty
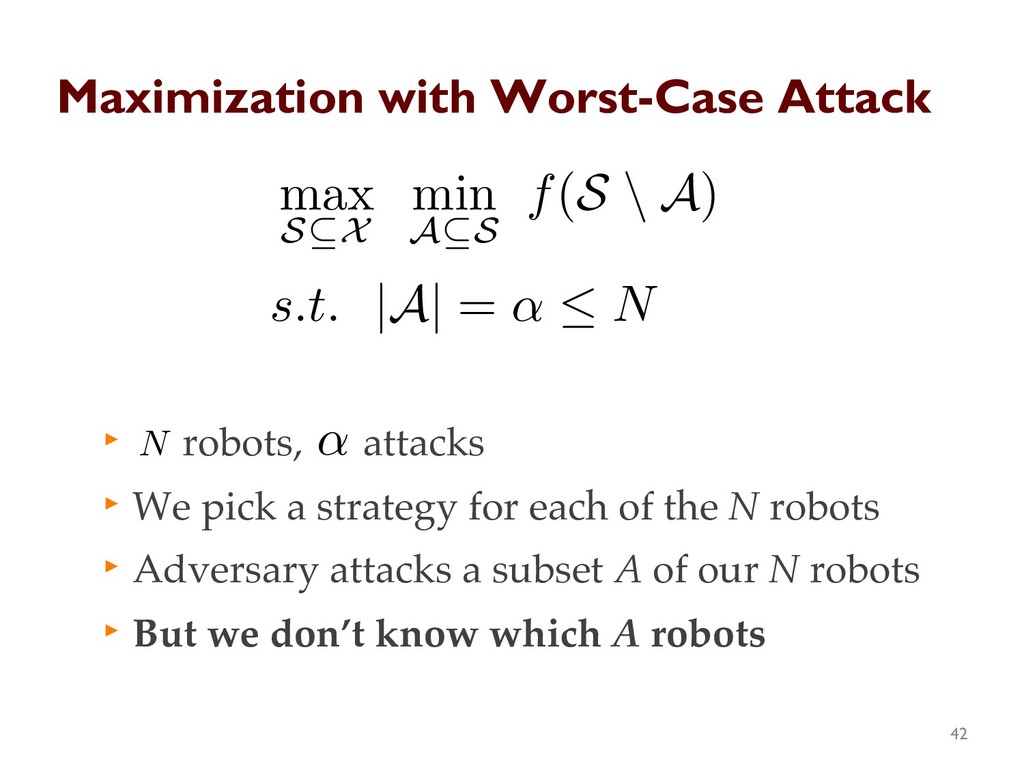
pick a strategy for each of the N robots ‣ Adversary attacks a subset A of our N robots ‣ But we don’t know which A robots max S✓X min A✓S f(S \ A) S 2 I; |A| = ↵ N <latexit sha1_base64="uhNPlL3wR6fCbQbgdUNR3zTcvVc=">AAACnHicbVFdSxtBFJ3dVqup2lifpFAGg6IvslsKClJqqw9KabFoYiATwt3J3WRwdnY7M1sM6+ZP+U9867/pJIZ2/bgww5lzz+HeuTfKpDA2CP54/ouXc/OvFhZrr5eWV97UV9+2TJprjk2eylS3IzAohcKmFVZiO9MISSTxMro6muQvf6M2IlUXdpRhN4GBErHgYB3Vq99usQSue4W77ZCDLM5LZvLIoMVf9B/ZLks6ZolQFeGX54TnZTmOtytPypzCGXNDK84dxmpb1ZJC/U+flgdjelNR39BPlIHMhsCkK/ajV28Eu8E06FMQzkCDzOKsV79j/ZTnCSrLJRjTCYPMdgvQVnCJZY3lBjPgVzDAjoMKEjTdYjrckm46pk/jVLujLJ2yVUcBiTGjJHLKScvmcW5CPpfr5Dbe7xZCZblFxe8LxbmkNqWTTdG+0MitHDkAXAvXK+VD0MCt22fNDSF8/OWnoPVhN3T458fG4dfZOBbIO7JBtklI9sghOSFnpEm4t+599k68U/+9f+x/87/fS31v5lkjD8Jv/QXS+M/E</latexit> <latexit sha1_base64="uhNPlL3wR6fCbQbgdUNR3zTcvVc=">AAACnHicbVFdSxtBFJ3dVqup2lifpFAGg6IvslsKClJqqw9KabFoYiATwt3J3WRwdnY7M1sM6+ZP+U9867/pJIZ2/bgww5lzz+HeuTfKpDA2CP54/ouXc/OvFhZrr5eWV97UV9+2TJprjk2eylS3IzAohcKmFVZiO9MISSTxMro6muQvf6M2IlUXdpRhN4GBErHgYB3Vq99usQSue4W77ZCDLM5LZvLIoMVf9B/ZLks6ZolQFeGX54TnZTmOtytPypzCGXNDK84dxmpb1ZJC/U+flgdjelNR39BPlIHMhsCkK/ajV28Eu8E06FMQzkCDzOKsV79j/ZTnCSrLJRjTCYPMdgvQVnCJZY3lBjPgVzDAjoMKEjTdYjrckm46pk/jVLujLJ2yVUcBiTGjJHLKScvmcW5CPpfr5Dbe7xZCZblFxe8LxbmkNqWTTdG+0MitHDkAXAvXK+VD0MCt22fNDSF8/OWnoPVhN3T458fG4dfZOBbIO7JBtklI9sghOSFnpEm4t+599k68U/+9f+x/87/fS31v5lkjD8Jv/QXS+M/E</latexit> <latexit sha1_base64="uhNPlL3wR6fCbQbgdUNR3zTcvVc=">AAACnHicbVFdSxtBFJ3dVqup2lifpFAGg6IvslsKClJqqw9KabFoYiATwt3J3WRwdnY7M1sM6+ZP+U9867/pJIZ2/bgww5lzz+HeuTfKpDA2CP54/ouXc/OvFhZrr5eWV97UV9+2TJprjk2eylS3IzAohcKmFVZiO9MISSTxMro6muQvf6M2IlUXdpRhN4GBErHgYB3Vq99usQSue4W77ZCDLM5LZvLIoMVf9B/ZLks6ZolQFeGX54TnZTmOtytPypzCGXNDK84dxmpb1ZJC/U+flgdjelNR39BPlIHMhsCkK/ajV28Eu8E06FMQzkCDzOKsV79j/ZTnCSrLJRjTCYPMdgvQVnCJZY3lBjPgVzDAjoMKEjTdYjrckm46pk/jVLujLJ2yVUcBiTGjJHLKScvmcW5CPpfr5Dbe7xZCZblFxe8LxbmkNqWTTdG+0MitHDkAXAvXK+VD0MCt22fNDSF8/OWnoPVhN3T458fG4dfZOBbIO7JBtklI9sghOSFnpEm4t+599k68U/+9f+x/87/fS31v5lkjD8Jv/QXS+M/E</latexit> <latexit sha1_base64="uhNPlL3wR6fCbQbgdUNR3zTcvVc=">AAACnHicbVFdSxtBFJ3dVqup2lifpFAGg6IvslsKClJqqw9KabFoYiATwt3J3WRwdnY7M1sM6+ZP+U9867/pJIZ2/bgww5lzz+HeuTfKpDA2CP54/ouXc/OvFhZrr5eWV97UV9+2TJprjk2eylS3IzAohcKmFVZiO9MISSTxMro6muQvf6M2IlUXdpRhN4GBErHgYB3Vq99usQSue4W77ZCDLM5LZvLIoMVf9B/ZLks6ZolQFeGX54TnZTmOtytPypzCGXNDK84dxmpb1ZJC/U+flgdjelNR39BPlIHMhsCkK/ajV28Eu8E06FMQzkCDzOKsV79j/ZTnCSrLJRjTCYPMdgvQVnCJZY3lBjPgVzDAjoMKEjTdYjrckm46pk/jVLujLJ2yVUcBiTGjJHLKScvmcW5CPpfr5Dbe7xZCZblFxe8LxbmkNqWTTdG+0MitHDkAXAvXK+VD0MCt22fNDSF8/OWnoPVhN3T458fG4dfZOBbIO7JBtklI9sghOSFnpEm4t+599k68U/+9f+x/87/fS31v5lkjD8Jv/QXS+M/E</latexit> N <latexit sha1_base64="1geheZ8OEVc4P/xyjJq8gn3vuMI=">AAAB6HicbZBNS8NAEIYn9avWr6pHL4tF8FQSEfRY9OJJWrAf0Iay2U7atZtN2N0IJfQXePGgiFd/kjf/jds2B219YeHhnRl25g0SwbVx3W+nsLa+sblV3C7t7O7tH5QPj1o6ThXDJotFrDoB1Si4xKbhRmAnUUijQGA7GN/O6u0nVJrH8sFMEvQjOpQ85IwaazXu++WKW3XnIqvg5VCBXPV++as3iFkaoTRMUK27npsYP6PKcCZwWuqlGhPKxnSIXYuSRqj9bL7olJxZZ0DCWNknDZm7vycyGmk9iQLbGVEz0su1mflfrZua8NrPuExSg5ItPgpTQUxMZleTAVfIjJhYoExxuythI6ooMzabkg3BWz55FVoXVc9y47JSu8njKMIJnMI5eHAFNbiDOjSBAcIzvMKb8+i8OO/Ox6K14OQzx/BHzucPppOM0g==</latexit> <latexit sha1_base64="1geheZ8OEVc4P/xyjJq8gn3vuMI=">AAAB6HicbZBNS8NAEIYn9avWr6pHL4tF8FQSEfRY9OJJWrAf0Iay2U7atZtN2N0IJfQXePGgiFd/kjf/jds2B219YeHhnRl25g0SwbVx3W+nsLa+sblV3C7t7O7tH5QPj1o6ThXDJotFrDoB1Si4xKbhRmAnUUijQGA7GN/O6u0nVJrH8sFMEvQjOpQ85IwaazXu++WKW3XnIqvg5VCBXPV++as3iFkaoTRMUK27npsYP6PKcCZwWuqlGhPKxnSIXYuSRqj9bL7olJxZZ0DCWNknDZm7vycyGmk9iQLbGVEz0su1mflfrZua8NrPuExSg5ItPgpTQUxMZleTAVfIjJhYoExxuythI6ooMzabkg3BWz55FVoXVc9y47JSu8njKMIJnMI5eHAFNbiDOjSBAcIzvMKb8+i8OO/Ox6K14OQzx/BHzucPppOM0g==</latexit> <latexit sha1_base64="1geheZ8OEVc4P/xyjJq8gn3vuMI=">AAAB6HicbZBNS8NAEIYn9avWr6pHL4tF8FQSEfRY9OJJWrAf0Iay2U7atZtN2N0IJfQXePGgiFd/kjf/jds2B219YeHhnRl25g0SwbVx3W+nsLa+sblV3C7t7O7tH5QPj1o6ThXDJotFrDoB1Si4xKbhRmAnUUijQGA7GN/O6u0nVJrH8sFMEvQjOpQ85IwaazXu++WKW3XnIqvg5VCBXPV++as3iFkaoTRMUK27npsYP6PKcCZwWuqlGhPKxnSIXYuSRqj9bL7olJxZZ0DCWNknDZm7vycyGmk9iQLbGVEz0su1mflfrZua8NrPuExSg5ItPgpTQUxMZleTAVfIjJhYoExxuythI6ooMzabkg3BWz55FVoXVc9y47JSu8njKMIJnMI5eHAFNbiDOjSBAcIzvMKb8+i8OO/Ox6K14OQzx/BHzucPppOM0g==</latexit> <latexit sha1_base64="1geheZ8OEVc4P/xyjJq8gn3vuMI=">AAAB6HicbZBNS8NAEIYn9avWr6pHL4tF8FQSEfRY9OJJWrAf0Iay2U7atZtN2N0IJfQXePGgiFd/kjf/jds2B219YeHhnRl25g0SwbVx3W+nsLa+sblV3C7t7O7tH5QPj1o6ThXDJotFrDoB1Si4xKbhRmAnUUijQGA7GN/O6u0nVJrH8sFMEvQjOpQ85IwaazXu++WKW3XnIqvg5VCBXPV++as3iFkaoTRMUK27npsYP6PKcCZwWuqlGhPKxnSIXYuSRqj9bL7olJxZZ0DCWNknDZm7vycyGmk9iQLbGVEz0su1mflfrZua8NrPuExSg5ItPgpTQUxMZleTAVfIjJhYoExxuythI6ooMzabkg3BWz55FVoXVc9y47JSu8njKMIJnMI5eHAFNbiDOjSBAcIzvMKb8+i8OO/Ox6K14OQzx/BHzucPppOM0g==</latexit> ↵ <latexit sha1_base64="6EtSdgpKG2qhZbjGZ4j1QLtQzns=">AAAB7XicbZBNSwMxEIZn61etX1WPXoJF8FR2RdBj0YvHCvYD2qXMpmkbm02WJCuUpf/BiwdFvPp/vPlvTNs9aOsLgYd3ZsjMGyWCG+v7315hbX1jc6u4XdrZ3ds/KB8eNY1KNWUNqoTS7QgNE1yyhuVWsHaiGcaRYK1ofDurt56YNlzJBztJWBjjUPIBp2id1eyiSEbYK1f8qj8XWYUghwrkqvfKX92+omnMpKUCjekEfmLDDLXlVLBpqZsaliAd45B1HEqMmQmz+bZTcuacPhko7Z60ZO7+nsgwNmYSR64zRjsyy7WZ+V+tk9rBdZhxmaSWSbr4aJAKYhWZnU76XDNqxcQBUs3droSOUCO1LqCSCyFYPnkVmhfVwPH9ZaV2k8dRhBM4hXMI4ApqcAd1aACFR3iGV3jzlPfivXsfi9aCl88cwx95nz+Lg48Y</latexit> <latexit sha1_base64="6EtSdgpKG2qhZbjGZ4j1QLtQzns=">AAAB7XicbZBNSwMxEIZn61etX1WPXoJF8FR2RdBj0YvHCvYD2qXMpmkbm02WJCuUpf/BiwdFvPp/vPlvTNs9aOsLgYd3ZsjMGyWCG+v7315hbX1jc6u4XdrZ3ds/KB8eNY1KNWUNqoTS7QgNE1yyhuVWsHaiGcaRYK1ofDurt56YNlzJBztJWBjjUPIBp2id1eyiSEbYK1f8qj8XWYUghwrkqvfKX92+omnMpKUCjekEfmLDDLXlVLBpqZsaliAd45B1HEqMmQmz+bZTcuacPhko7Z60ZO7+nsgwNmYSR64zRjsyy7WZ+V+tk9rBdZhxmaSWSbr4aJAKYhWZnU76XDNqxcQBUs3droSOUCO1LqCSCyFYPnkVmhfVwPH9ZaV2k8dRhBM4hXMI4ApqcAd1aACFR3iGV3jzlPfivXsfi9aCl88cwx95nz+Lg48Y</latexit> <latexit sha1_base64="6EtSdgpKG2qhZbjGZ4j1QLtQzns=">AAAB7XicbZBNSwMxEIZn61etX1WPXoJF8FR2RdBj0YvHCvYD2qXMpmkbm02WJCuUpf/BiwdFvPp/vPlvTNs9aOsLgYd3ZsjMGyWCG+v7315hbX1jc6u4XdrZ3ds/KB8eNY1KNWUNqoTS7QgNE1yyhuVWsHaiGcaRYK1ofDurt56YNlzJBztJWBjjUPIBp2id1eyiSEbYK1f8qj8XWYUghwrkqvfKX92+omnMpKUCjekEfmLDDLXlVLBpqZsaliAd45B1HEqMmQmz+bZTcuacPhko7Z60ZO7+nsgwNmYSR64zRjsyy7WZ+V+tk9rBdZhxmaSWSbr4aJAKYhWZnU76XDNqxcQBUs3droSOUCO1LqCSCyFYPnkVmhfVwPH9ZaV2k8dRhBM4hXMI4ApqcAd1aACFR3iGV3jzlPfivXsfi9aCl88cwx95nz+Lg48Y</latexit> <latexit sha1_base64="6EtSdgpKG2qhZbjGZ4j1QLtQzns=">AAAB7XicbZBNSwMxEIZn61etX1WPXoJF8FR2RdBj0YvHCvYD2qXMpmkbm02WJCuUpf/BiwdFvPp/vPlvTNs9aOsLgYd3ZsjMGyWCG+v7315hbX1jc6u4XdrZ3ds/KB8eNY1KNWUNqoTS7QgNE1yyhuVWsHaiGcaRYK1ofDurt56YNlzJBztJWBjjUPIBp2id1eyiSEbYK1f8qj8XWYUghwrkqvfKX92+omnMpKUCjekEfmLDDLXlVLBpqZsaliAd45B1HEqMmQmz+bZTcuacPhko7Z60ZO7+nsgwNmYSR64zRjsyy7WZ+V+tk9rBdZhxmaSWSbr4aJAKYhWZnU76XDNqxcQBUs3droSOUCO1LqCSCyFYPnkVmhfVwPH9ZaV2k8dRhBM4hXMI4ApqcAd1aACFR3iGV3jzlPfivXsfi9aCl88cwx95nz+Lg48Y</latexit> s.t. |A| = ↵ N <latexit sha1_base64="to9sV7otDo89O/1Z9DQMIWeOe2E=">AAACDXicbZC7SgNBFIZn4y3GW9TSZjAKVmFXBG2EqI2VRDAXyIZwdjJJhszOrjOzQtgkD2Djq9hYKGJrb+fbOJtsoYk/DHz85xzmnN8LOVPatr+tzMLi0vJKdjW3tr6xuZXf3qmqIJKEVkjAA1n3QFHOBK1opjmth5KC73Fa8/pXSb32QKVigbjTg5A2fegK1mEEtLFa+QNV1EU8Hg9dH3SPAI8vRkN8jl3gYQ+wy+k9vmnlC3bRngjPg5NCAaUqt/JfbjsgkU+FJhyUajh2qJsxSM0Ip6OcGykaAulDlzYMCvCpasaTa0b40Dht3AmkeULjift7IgZfqYHvmc5kZzVbS8z/ao1Id86aMRNhpKkg0486Ecc6wEk0uM0kJZoPDACRzOyKSQ8kEG0CzJkQnNmT56F6XHQM354USpdpHFm0h/bREXLQKSqha1RGFUTQI3pGr+jNerJerHfrY9qasdKZXfRH1ucPDqWa5A==</latexit> <latexit sha1_base64="to9sV7otDo89O/1Z9DQMIWeOe2E=">AAACDXicbZC7SgNBFIZn4y3GW9TSZjAKVmFXBG2EqI2VRDAXyIZwdjJJhszOrjOzQtgkD2Djq9hYKGJrb+fbOJtsoYk/DHz85xzmnN8LOVPatr+tzMLi0vJKdjW3tr6xuZXf3qmqIJKEVkjAA1n3QFHOBK1opjmth5KC73Fa8/pXSb32QKVigbjTg5A2fegK1mEEtLFa+QNV1EU8Hg9dH3SPAI8vRkN8jl3gYQ+wy+k9vmnlC3bRngjPg5NCAaUqt/JfbjsgkU+FJhyUajh2qJsxSM0Ip6OcGykaAulDlzYMCvCpasaTa0b40Dht3AmkeULjift7IgZfqYHvmc5kZzVbS8z/ao1Id86aMRNhpKkg0486Ecc6wEk0uM0kJZoPDACRzOyKSQ8kEG0CzJkQnNmT56F6XHQM354USpdpHFm0h/bREXLQKSqha1RGFUTQI3pGr+jNerJerHfrY9qasdKZXfRH1ucPDqWa5A==</latexit> <latexit sha1_base64="to9sV7otDo89O/1Z9DQMIWeOe2E=">AAACDXicbZC7SgNBFIZn4y3GW9TSZjAKVmFXBG2EqI2VRDAXyIZwdjJJhszOrjOzQtgkD2Djq9hYKGJrb+fbOJtsoYk/DHz85xzmnN8LOVPatr+tzMLi0vJKdjW3tr6xuZXf3qmqIJKEVkjAA1n3QFHOBK1opjmth5KC73Fa8/pXSb32QKVigbjTg5A2fegK1mEEtLFa+QNV1EU8Hg9dH3SPAI8vRkN8jl3gYQ+wy+k9vmnlC3bRngjPg5NCAaUqt/JfbjsgkU+FJhyUajh2qJsxSM0Ip6OcGykaAulDlzYMCvCpasaTa0b40Dht3AmkeULjift7IgZfqYHvmc5kZzVbS8z/ao1Id86aMRNhpKkg0486Ecc6wEk0uM0kJZoPDACRzOyKSQ8kEG0CzJkQnNmT56F6XHQM354USpdpHFm0h/bREXLQKSqha1RGFUTQI3pGr+jNerJerHfrY9qasdKZXfRH1ucPDqWa5A==</latexit> <latexit sha1_base64="to9sV7otDo89O/1Z9DQMIWeOe2E=">AAACDXicbZC7SgNBFIZn4y3GW9TSZjAKVmFXBG2EqI2VRDAXyIZwdjJJhszOrjOzQtgkD2Djq9hYKGJrb+fbOJtsoYk/DHz85xzmnN8LOVPatr+tzMLi0vJKdjW3tr6xuZXf3qmqIJKEVkjAA1n3QFHOBK1opjmth5KC73Fa8/pXSb32QKVigbjTg5A2fegK1mEEtLFa+QNV1EU8Hg9dH3SPAI8vRkN8jl3gYQ+wy+k9vmnlC3bRngjPg5NCAaUqt/JfbjsgkU+FJhyUajh2qJsxSM0Ip6OcGykaAulDlzYMCvCpasaTa0b40Dht3AmkeULjift7IgZfqYHvmc5kZzVbS8z/ao1Id86aMRNhpKkg0486Ecc6wEk0uM0kJZoPDACRzOyKSQ8kEG0CzJkQnNmT56F6XHQM354USpdpHFm0h/bREXLQKSqha1RGFUTQI3pGr+jNerJerHfrY9qasdKZXfRH1ucPDqWa5A==</latexit>
are resilient --- can withstand adversarial attacks or catastrophic failures ‣ are reliable --- work consistently well even in the presence of uncertainty
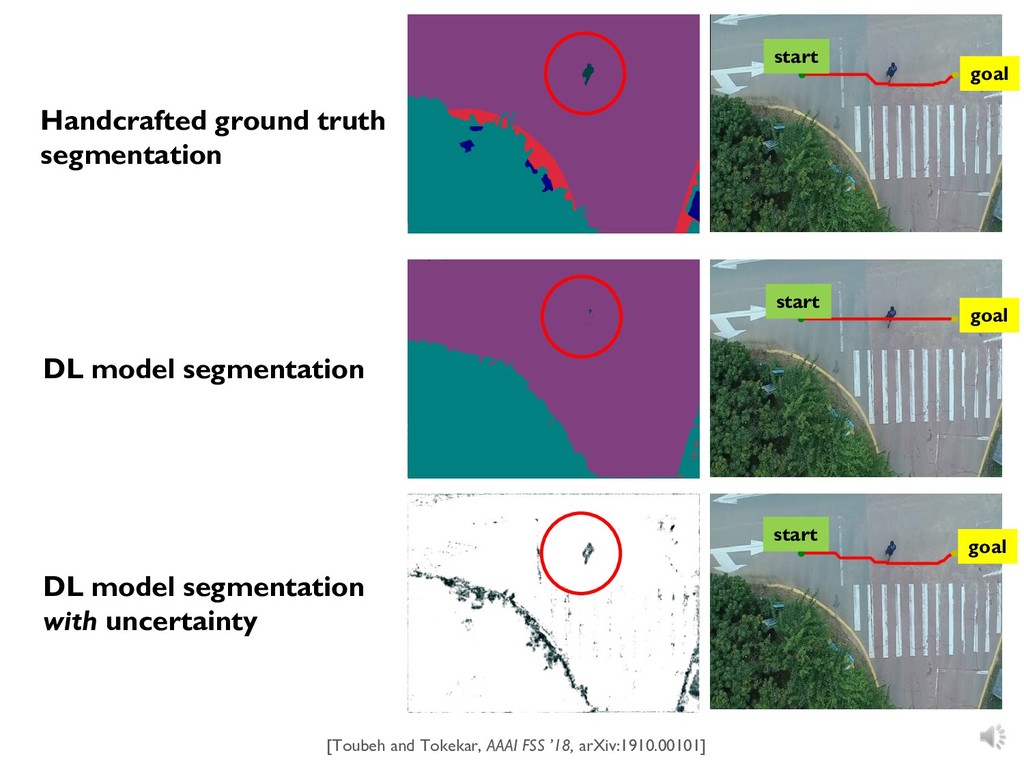
‣ Extract uncertainty from NNs à Bayesian approximation ‣ Use uncertainty for planning A. Kendall, V. Badrinarayanan, and R. Cipoll, “Bayesian segnet: Model uncertainty in deep convolutional encoder-decoder architectures for scene understanding,” arXiv preprint arXiv:1511.02680, 2015.


 tokekar
 hisaokatsumi
 sokikatayama
 institutdelelevage
 fr0gger
 takasehideki
 murakawatakuya
 afroscript
 kobayashi31
 junkashihara
 stktu
 analokmaus
 samlambert
 smashingmag
 afnizarnur
 addyosmani
 elsirapls
 gurzu
 baasie
 geoffreycrofte
 lara
 jonrohan
 skipperchong
 pedronauck