Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
ミニ四駆AI用制御装置の事例紹介
Search
aks3g
August 22, 2024
Research
560
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
ミニ四駆AI用制御装置の事例紹介
FSS2023で発表に使用したスライドです
aks3g
August 22, 2024
Transcript
23 slides
ミニ四駆AI用制御装置の 事例紹介 赤坂清隆 2023/9/7 FSS2023 1
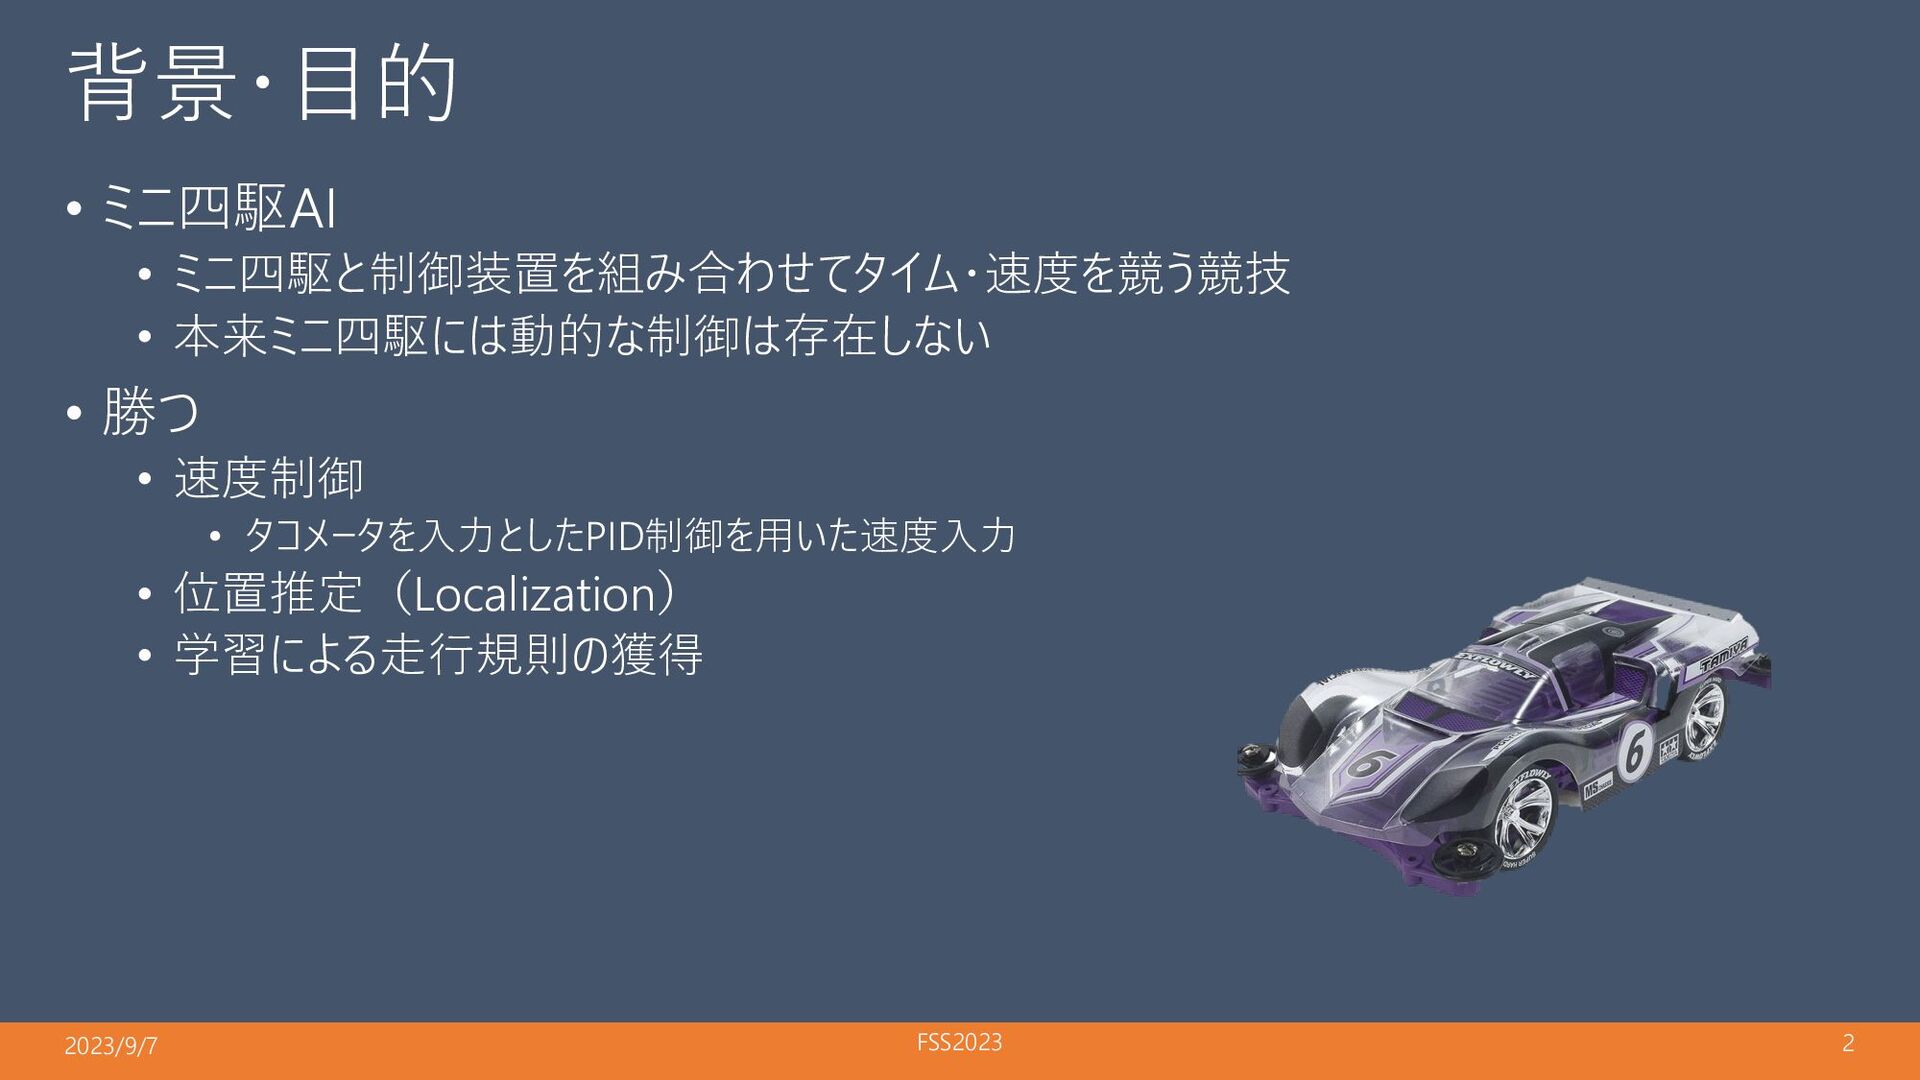
背景・目的 • ミニ四駆AI • ミニ四駆と制御装置を組み合わせてタイム・速度を競う競技 • 本来ミニ四駆には動的な制御は存在しない • 勝つ •
速度制御 • タコメータを入力としたPID制御を用いた速度入力 • 位置推定(Localization) • 学習による走行規則の獲得 2023/9/7 FSS2023 2
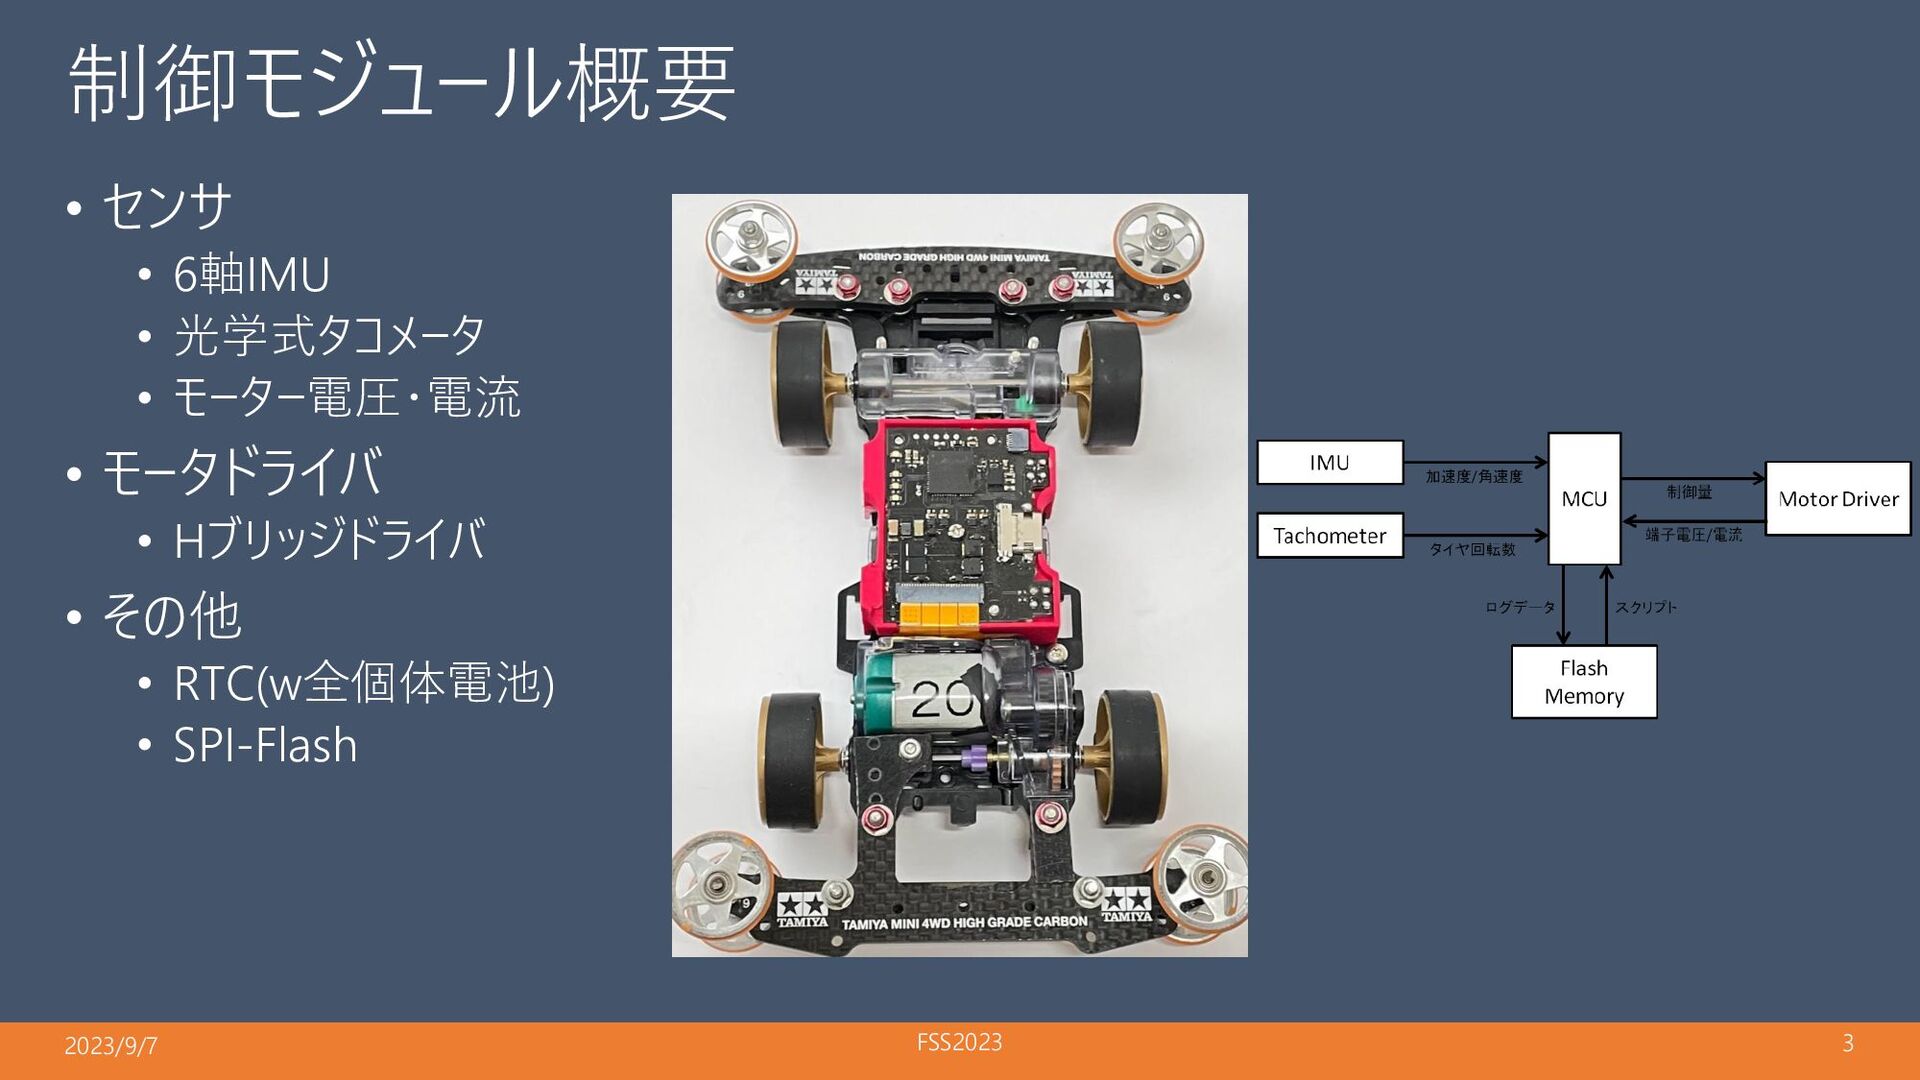
制御モジュール概要 • センサ • 6軸IMU • 光学式タコメータ • モーター電圧・電流 •
モータドライバ • Hブリッジドライバ • その他 • RTC(w全個体電池) • SPI-Flash 2023/9/7 FSS2023 3
位置推定 2023/9/7 FSS2023 4
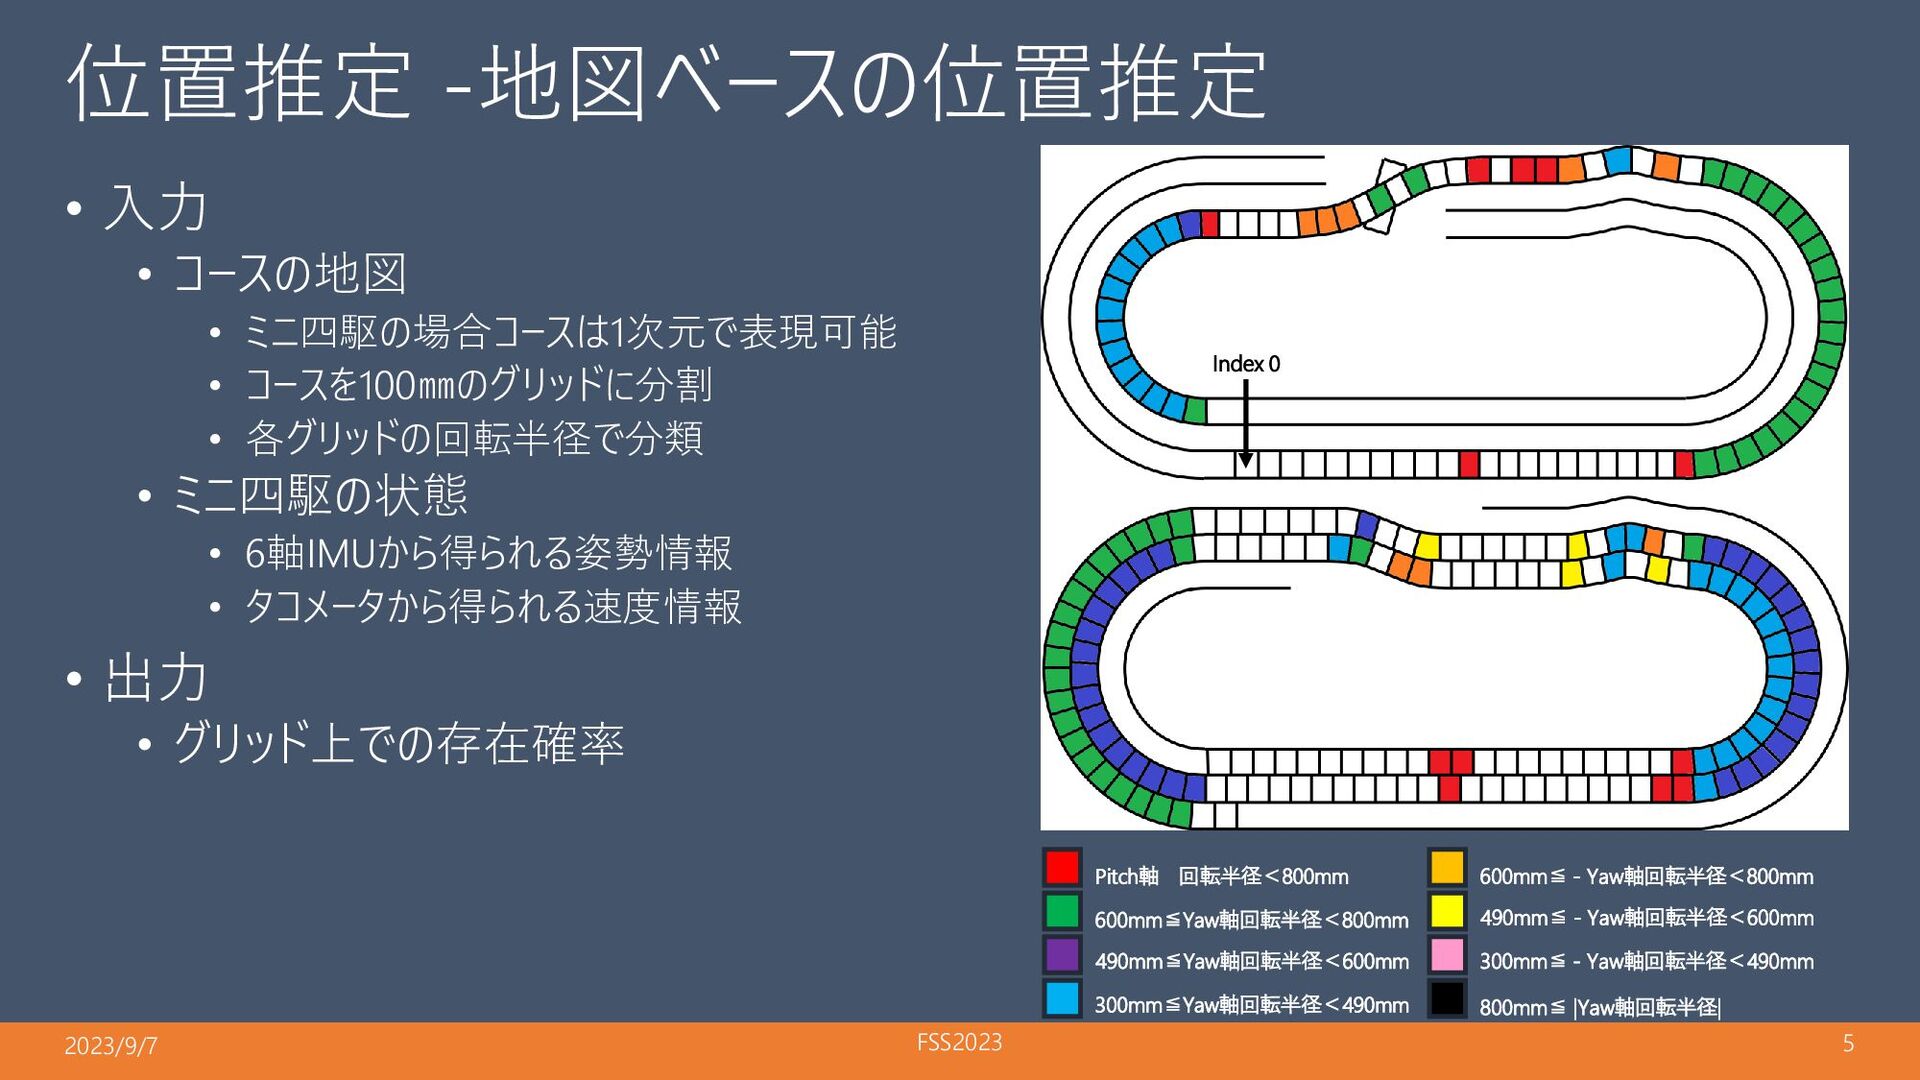
位置推定 -地図ベースの位置推定 • 入力 • コースの地図 • ミニ四駆の場合コースは1次元で表現可能 • コースを100㎜のグリッドに分割
• 各グリッドの回転半径で分類 • ミニ四駆の状態 • 6軸IMUから得られる姿勢情報 • タコメータから得られる速度情報 • 出力 • グリッド上での存在確率 Index 0 Pitch軸 回転半径<800mm 600mm≦Yaw軸回転半径<800mm 490mm≦Yaw軸回転半径<600mm 300mm≦Yaw軸回転半径<490mm 600mm≦ - Yaw軸回転半径<800mm 490mm≦ - Yaw軸回転半径<600mm 300mm≦ - Yaw軸回転半径<490mm 800mm≦ |Yaw軸回転半径| 2023/9/7 FSS2023 5
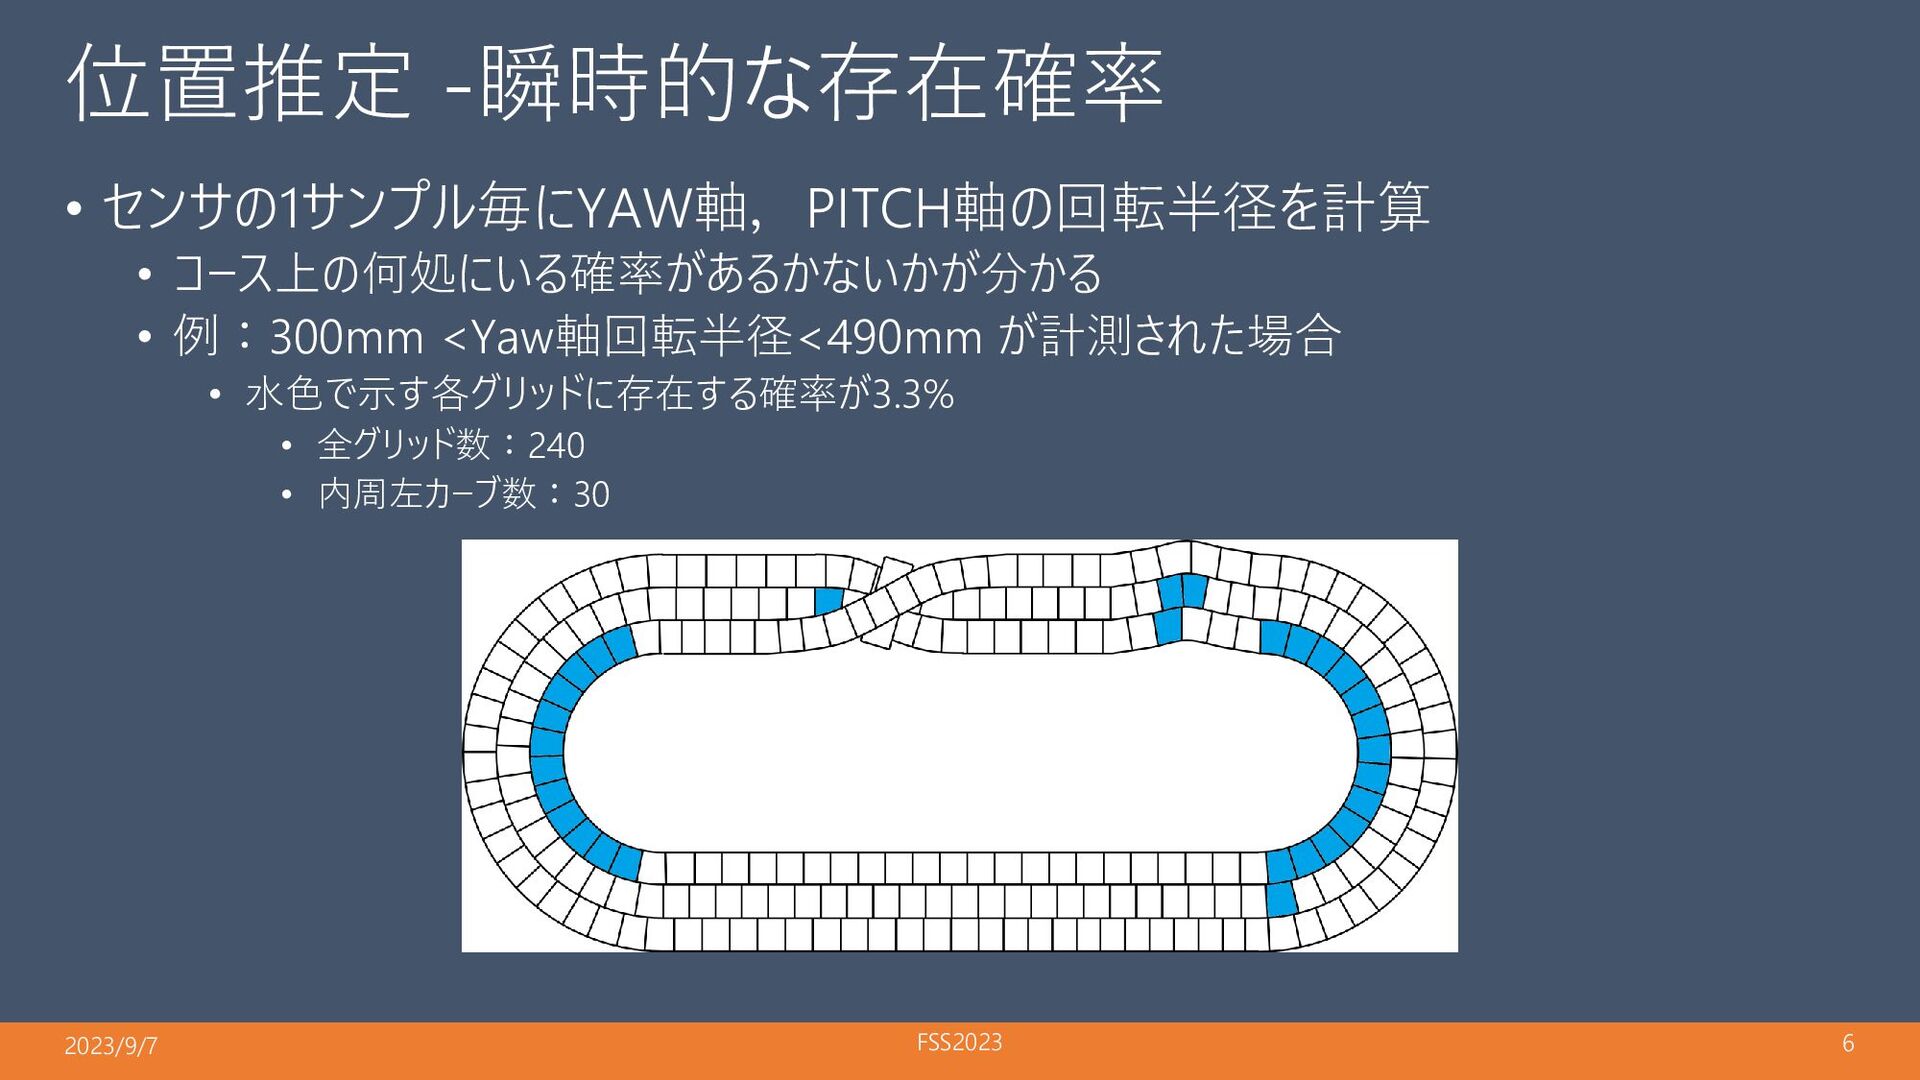
位置推定 -瞬時的な存在確率 • センサの1サンプル毎にYAW軸,PITCH軸の回転半径を計算 • コース上の何処にいる確率があるかないかが分かる • 例:300mm <Yaw軸回転半径<490mm が計測された場合
• 水色で示す各グリッドに存在する確率が3.3% • 全グリッド数:240 • 内周左カーブ数:30 2023/9/7 FSS2023 6
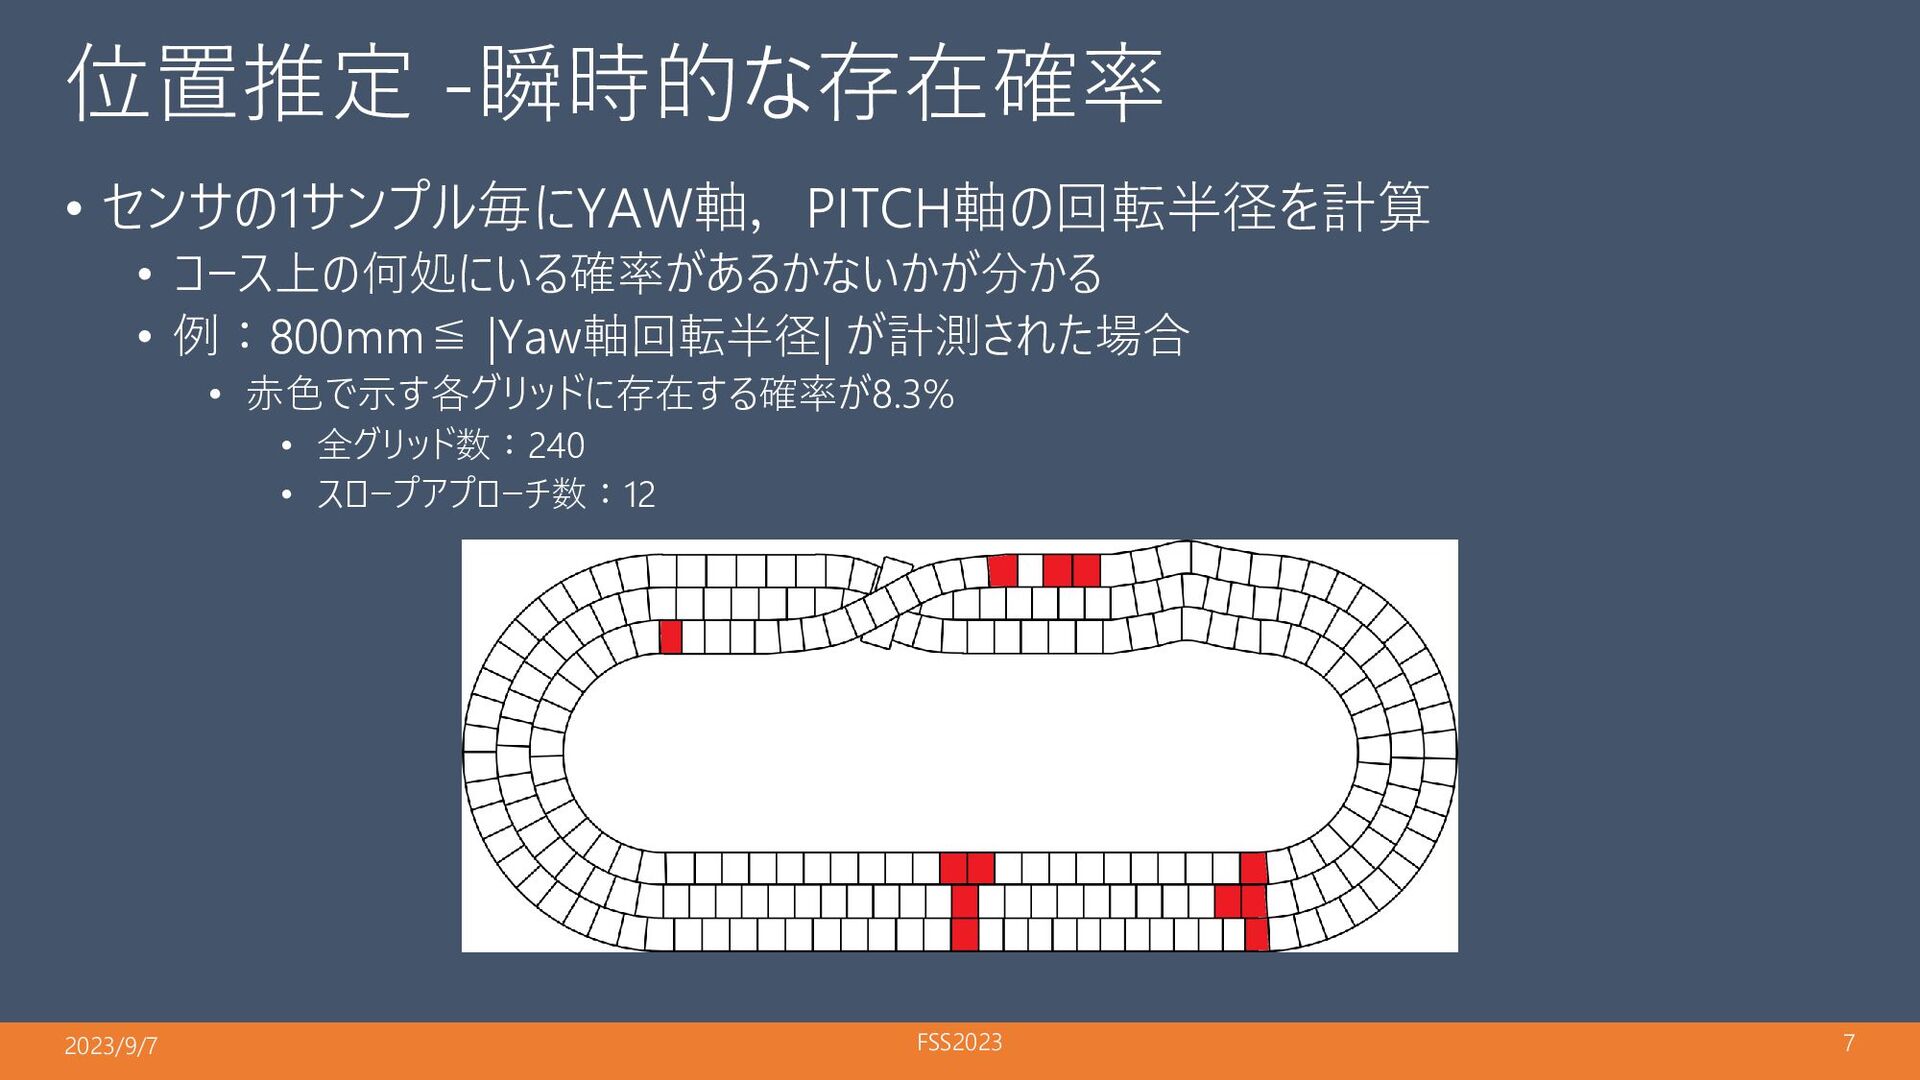
位置推定 -瞬時的な存在確率 • センサの1サンプル毎にYAW軸,PITCH軸の回転半径を計算 • コース上の何処にいる確率があるかないかが分かる • 例:800mm≦ |Yaw軸回転半径| が計測された場合
• 赤色で示す各グリッドに存在する確率が8.3% • 全グリッド数:240 • スロープアプローチ数:12 2023/9/7 FSS2023 7
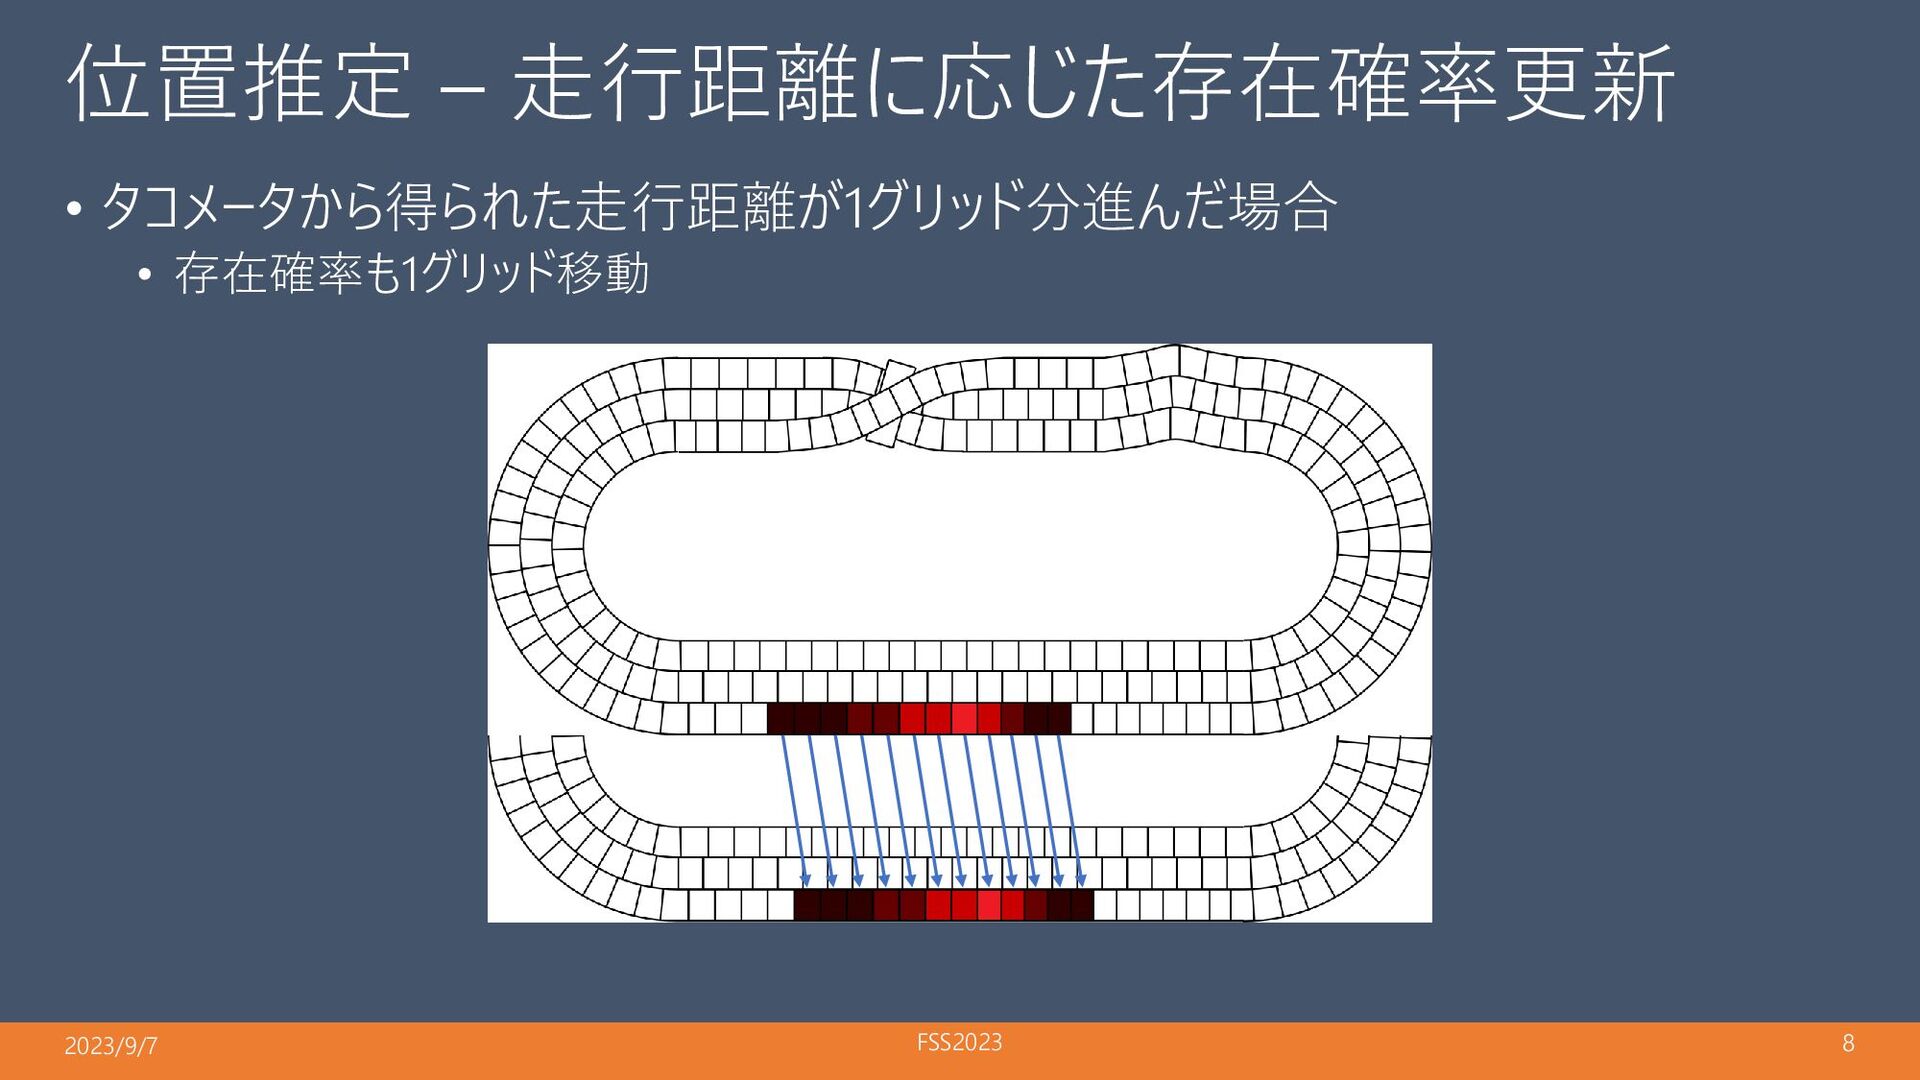
位置推定 – 走行距離に応じた存在確率更新 • タコメータから得られた走行距離が1グリッド分進んだ場合 • 存在確率も1グリッド移動 2023/9/7 FSS2023 8
位置推定 – グリッド上での存在確率 • 瞬時的な存在確率と更新された既存存在確率の重み付き和 • センサ1サンプル毎にこの計算を繰り返す • 最も存在確率が高い箇所を自己位置として解釈 •
メリット • 比較的計算コストが低い • 1ループで実装可能 • デメリット • 位置ロックまでにある程度の距離が必要 2023/9/7 FSS2023 9
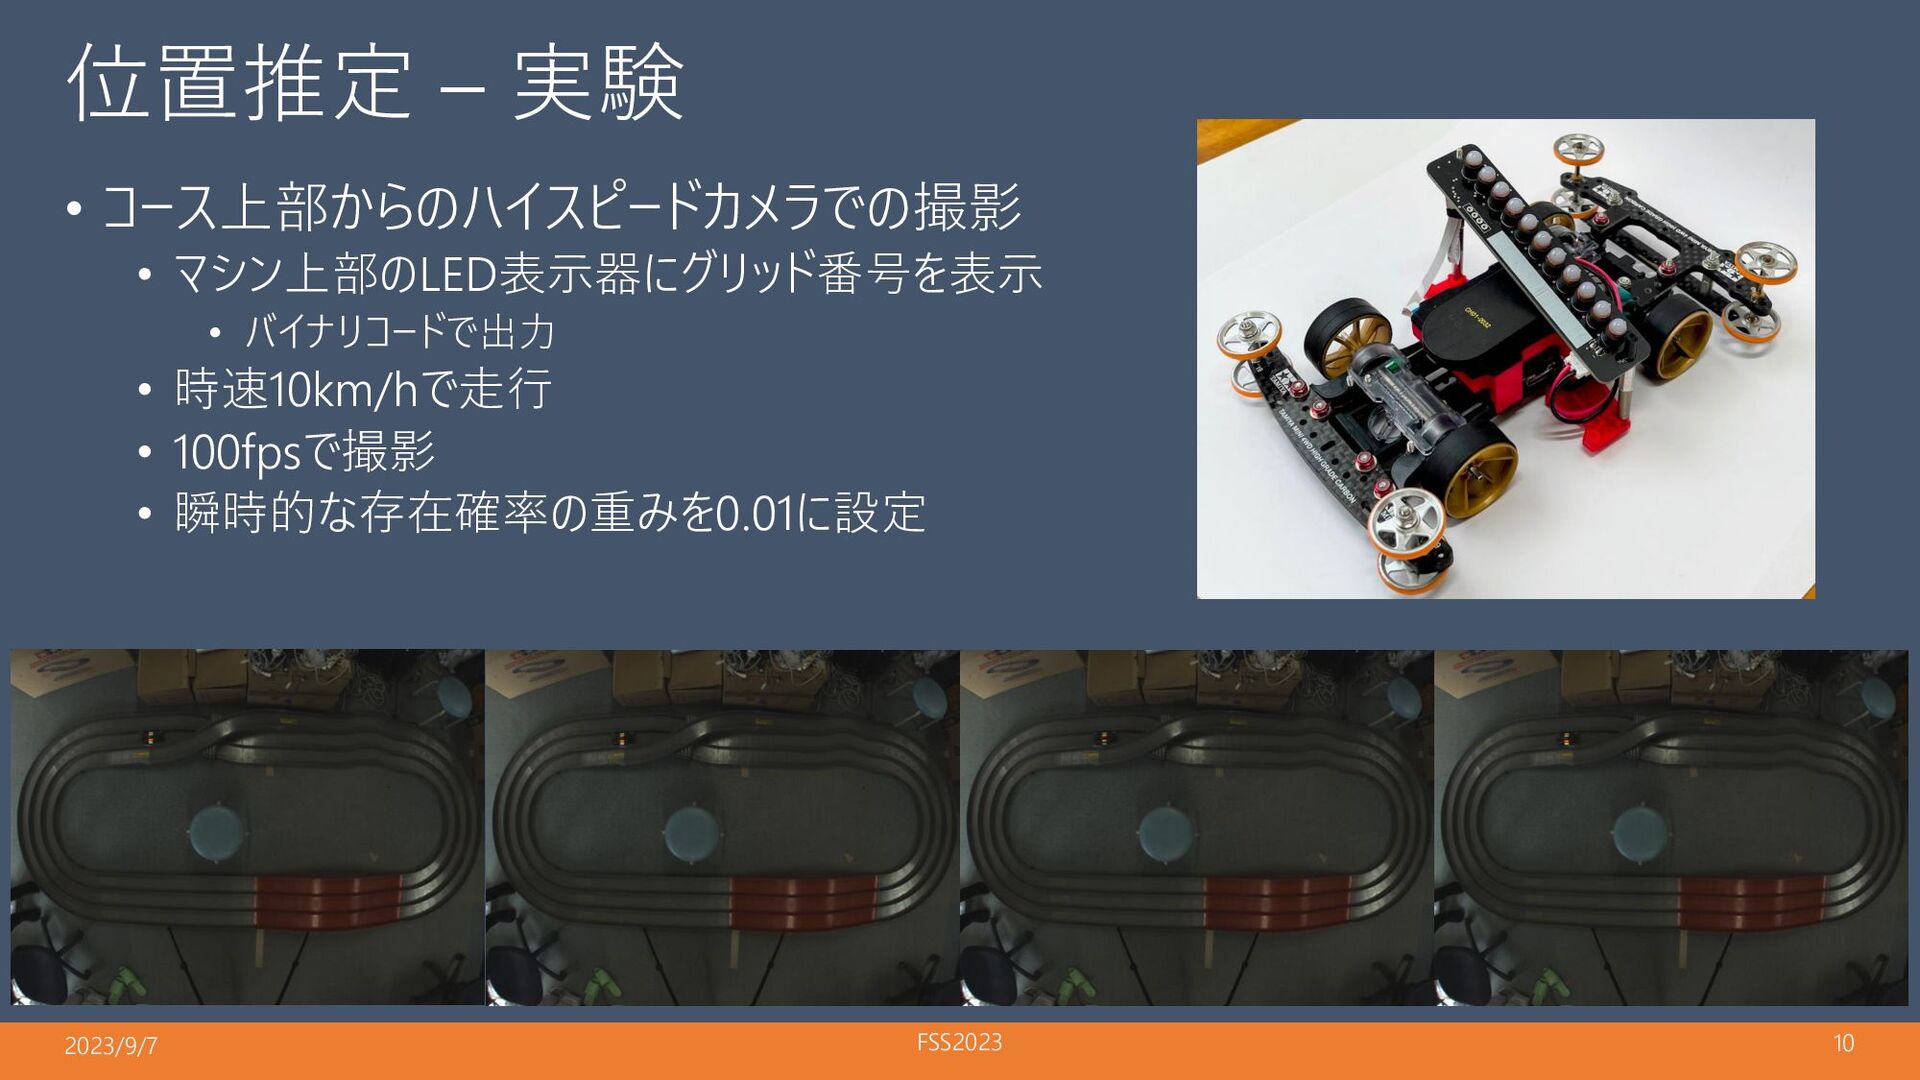
位置推定 – 実験 • コース上部からのハイスピードカメラでの撮影 • マシン上部のLED表示器にグリッド番号を表示 • バイナリコードで出力 •
時速10km/hで走行 • 100fpsで撮影 • 瞬時的な存在確率の重みを0.01に設定 2023/9/7 FSS2023 10
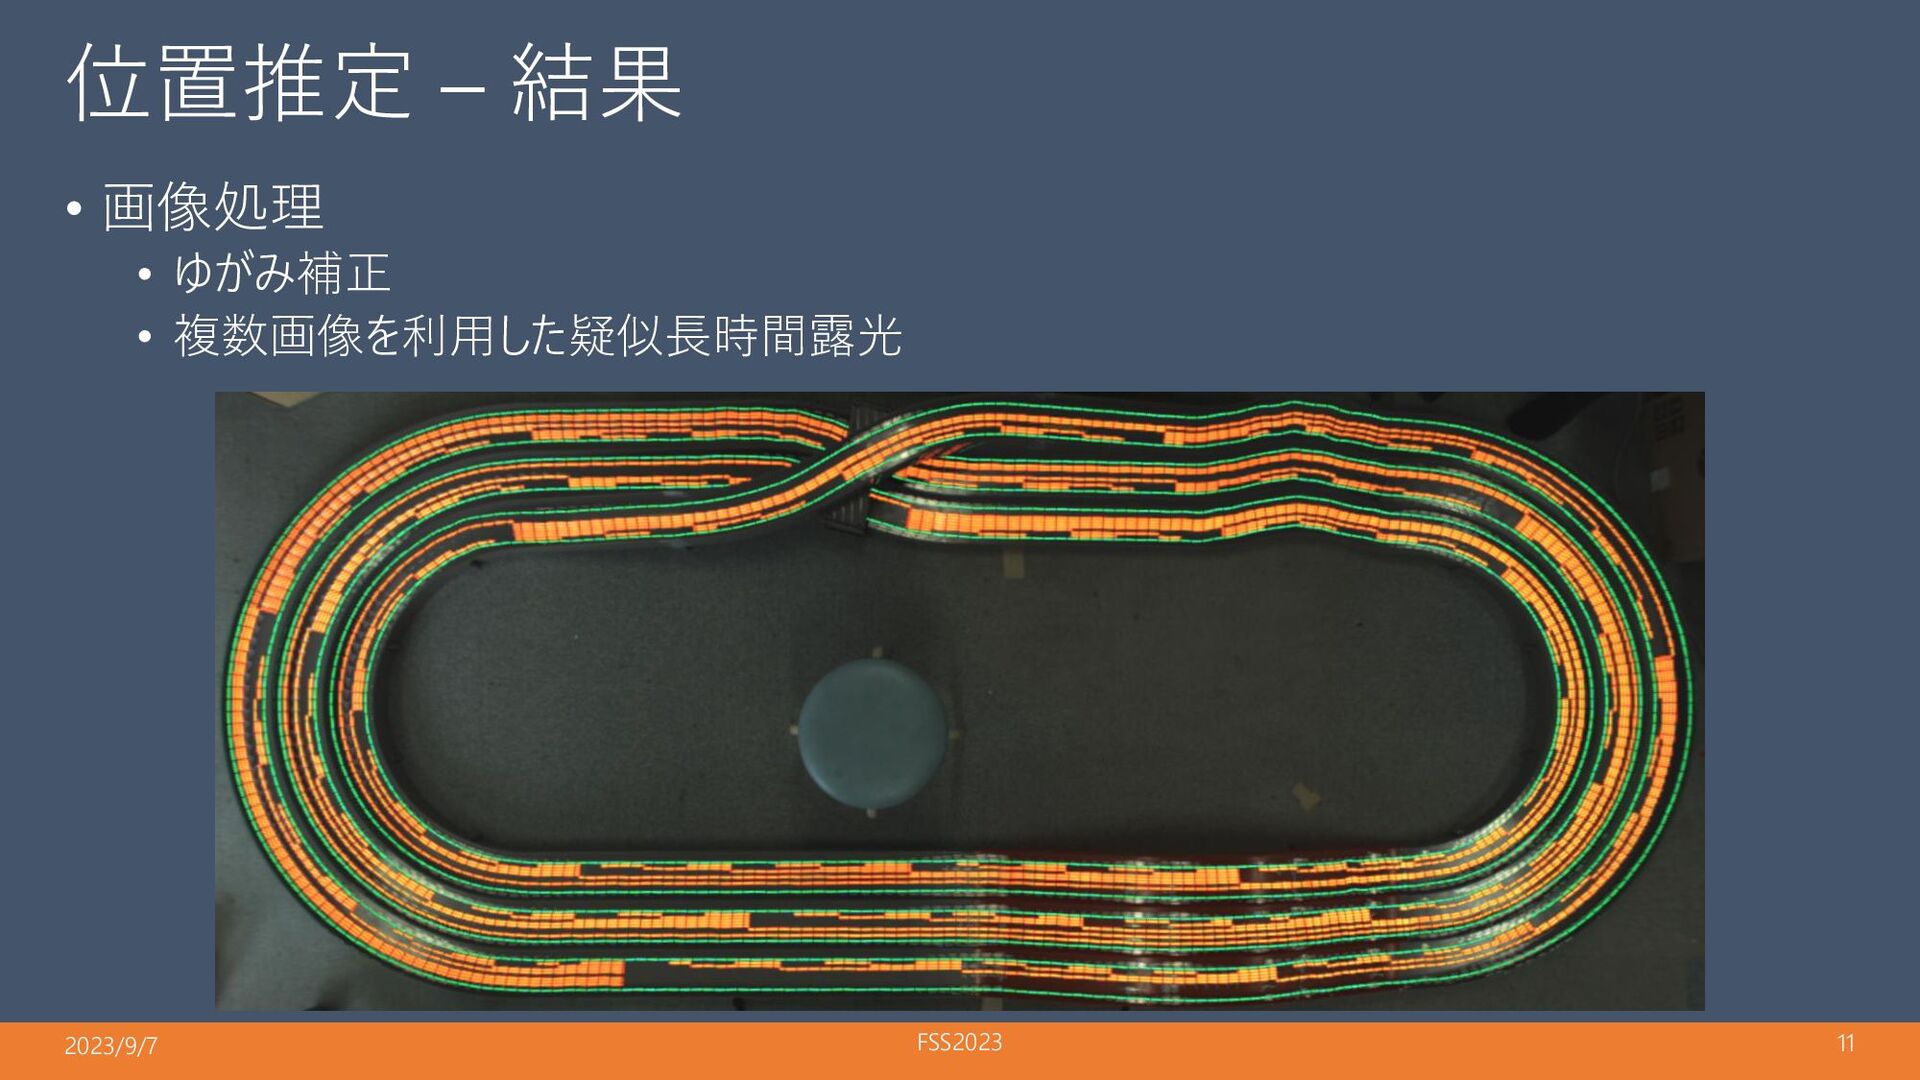
位置推定 – 結果 • 画像処理 • ゆがみ補正 • 複数画像を利用した疑似長時間露光 2023/9/7
FSS2023 11
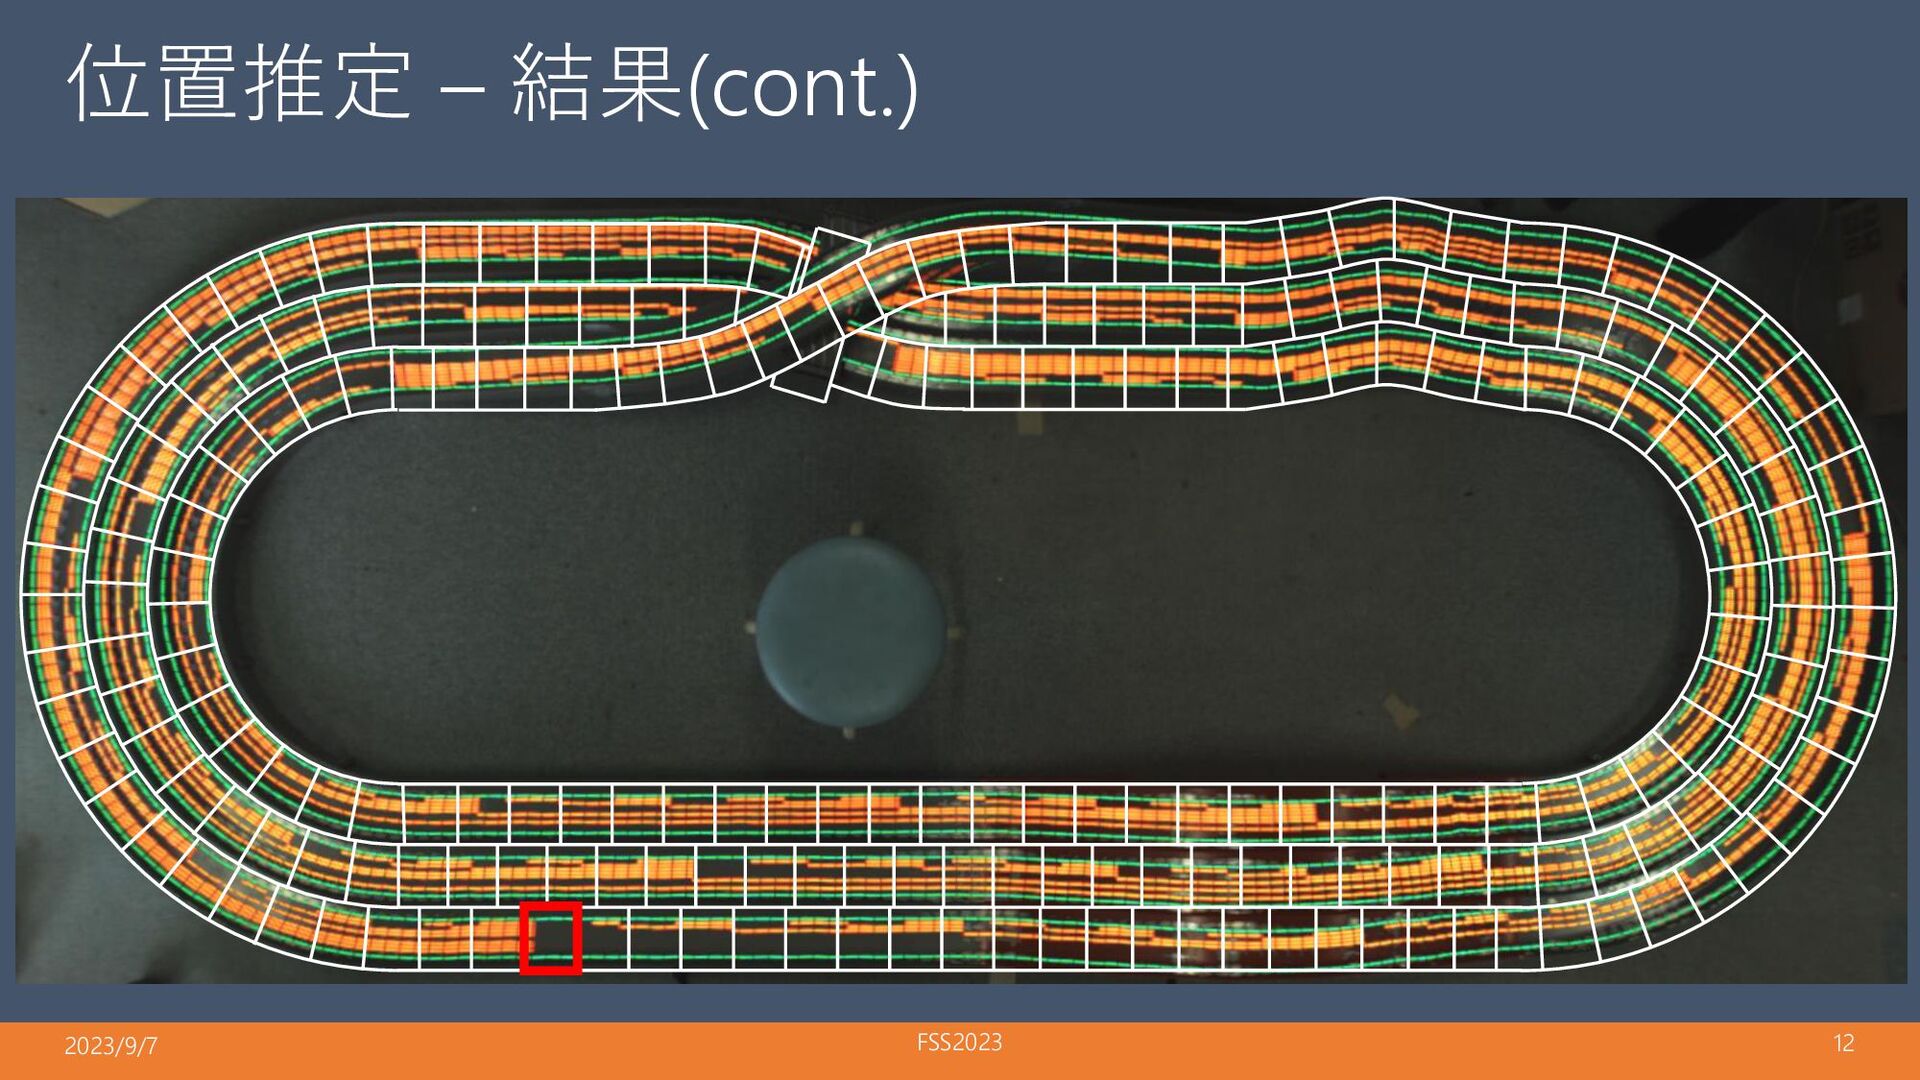
位置推定 – 結果(cont.) 2023/9/7 FSS2023 12
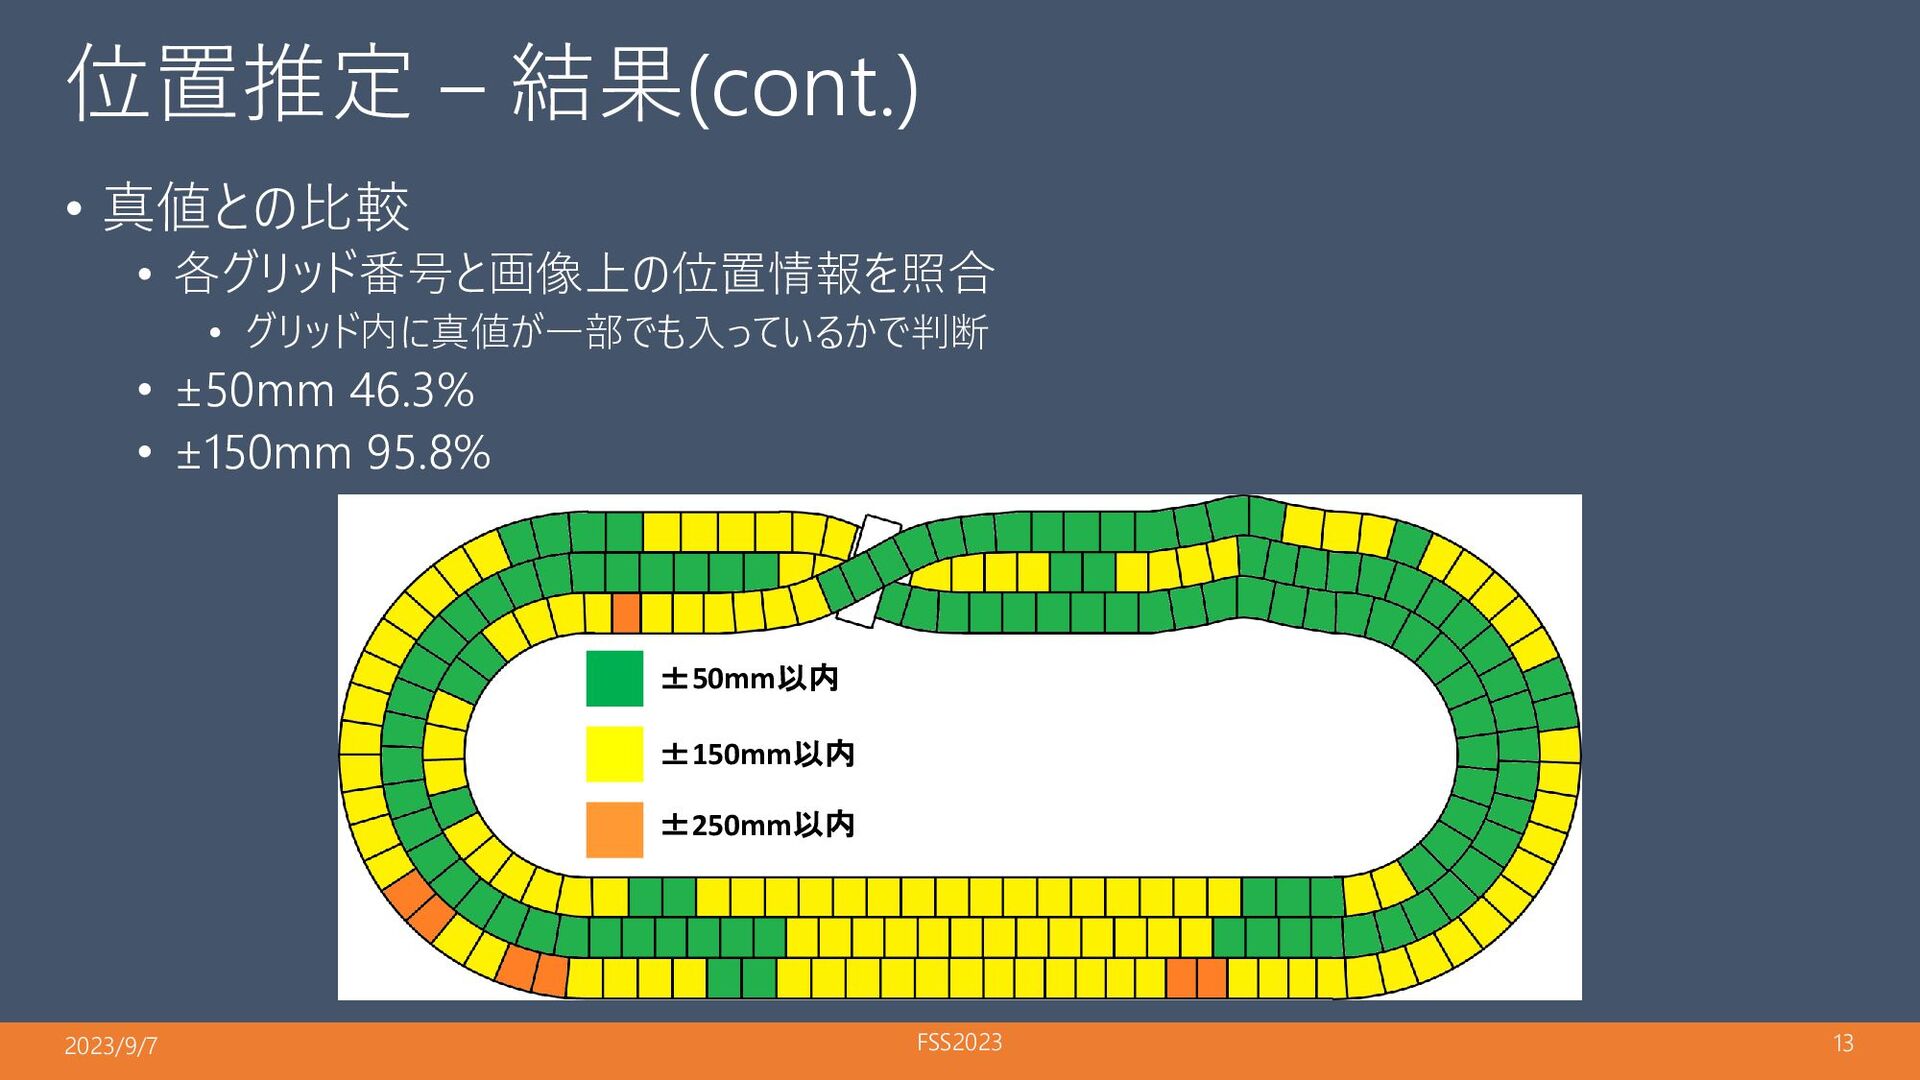
位置推定 – 結果(cont.) • 真値との比較 • 各グリッド番号と画像上の位置情報を照合 • グリッド内に真値が一部でも入っているかで判断 •
±50mm 46.3% • ±150mm 95.8% ±50mm以内 ±150mm以内 ±250mm以内 2023/9/7 FSS2023 13
学習による走行ルールの獲得 2023/9/7 FSS2023 14
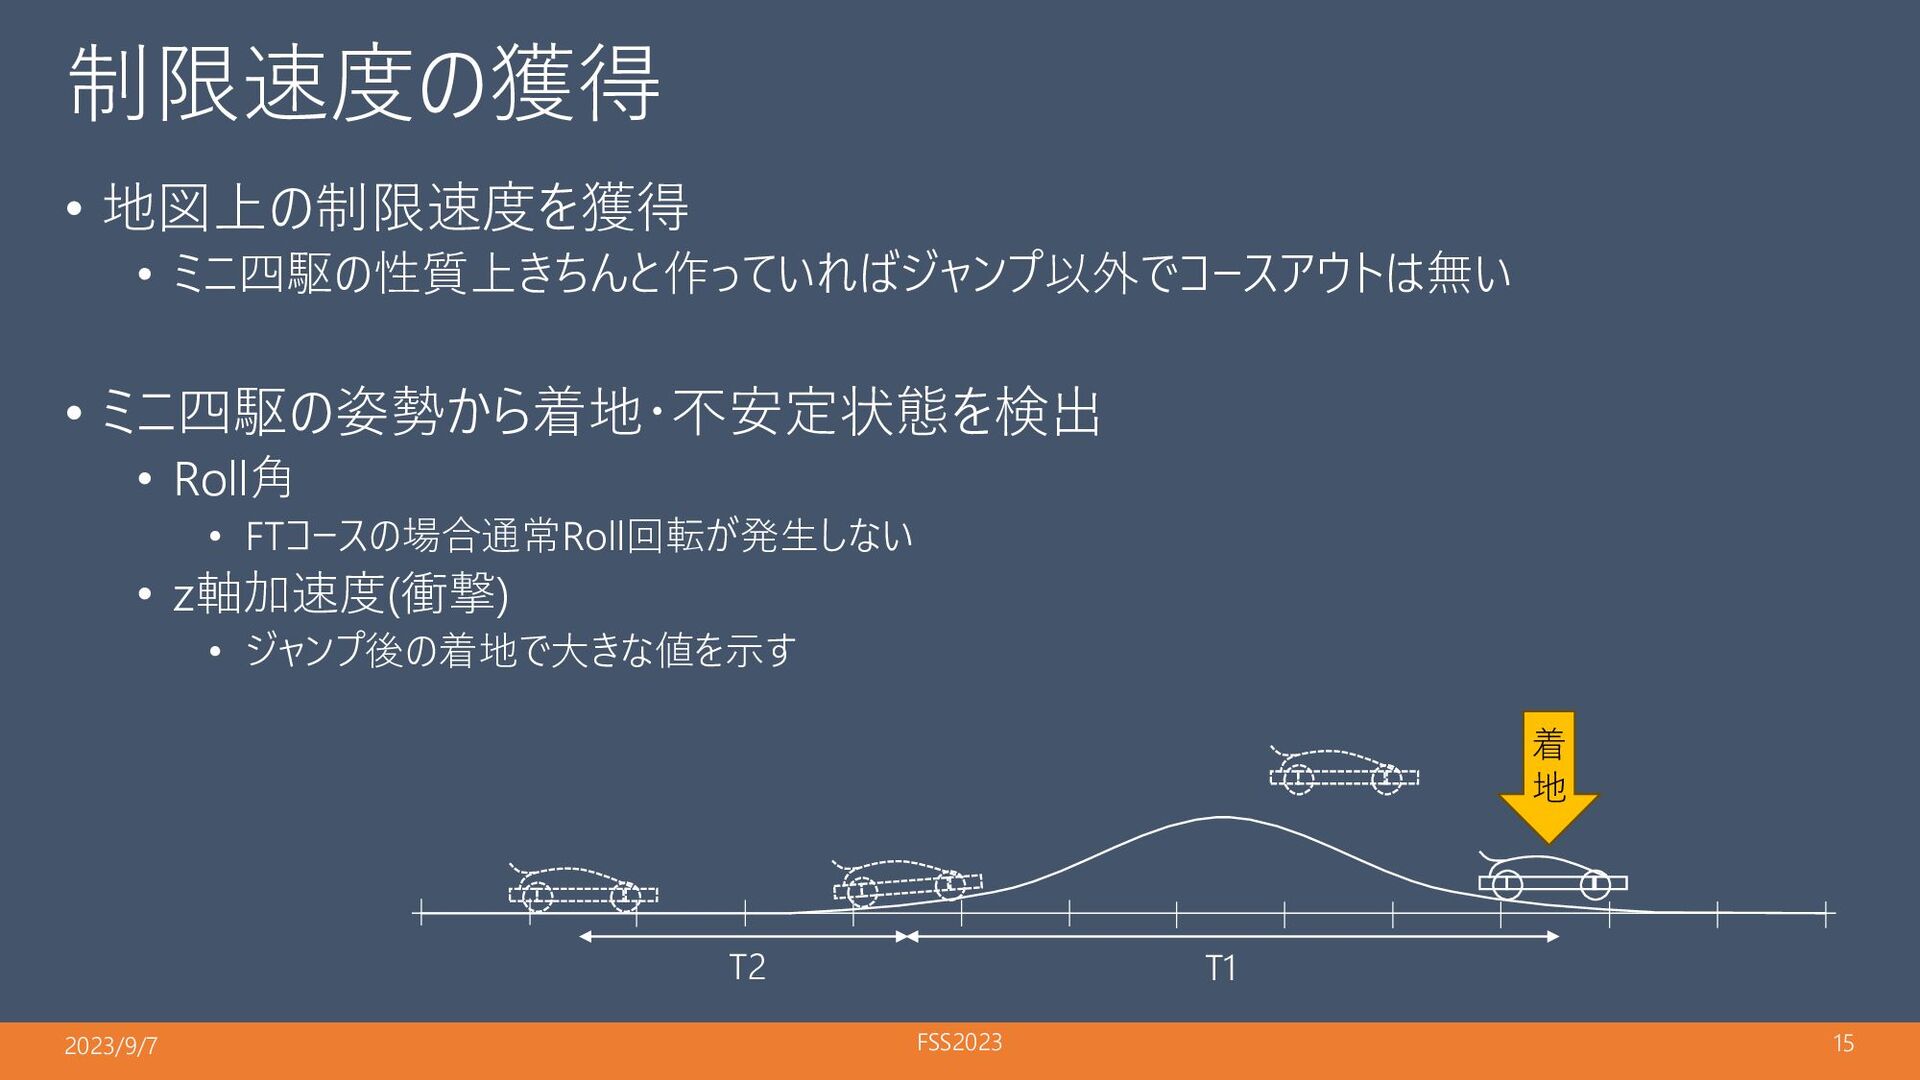
制限速度の獲得 • 地図上の制限速度を獲得 • ミニ四駆の性質上きちんと作っていればジャンプ以外でコースアウトは無い • ミニ四駆の姿勢から着地・不安定状態を検出 • Roll角 •
FTコースの場合通常Roll回転が発生しない • z軸加速度(衝撃) • ジャンプ後の着地で大きな値を示す 2023/9/7 FSS2023 15 着 地 T1 T2
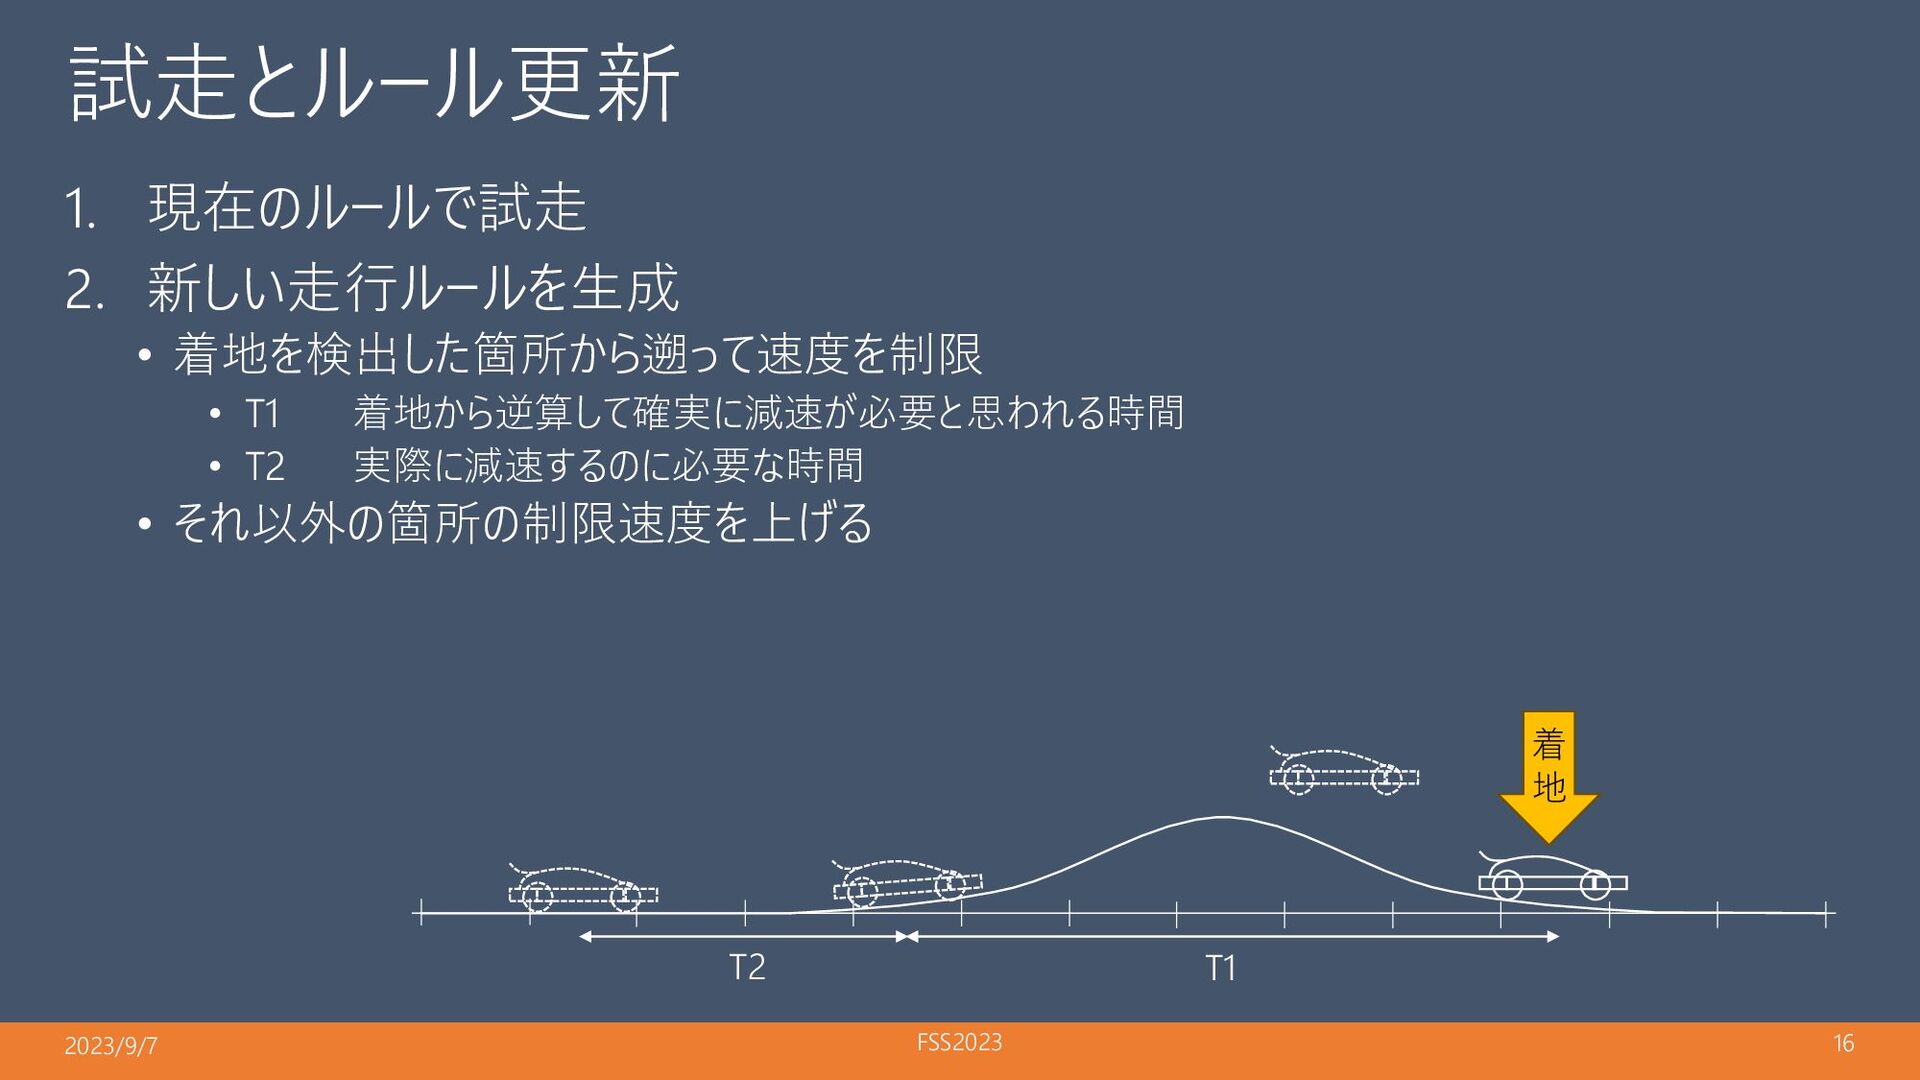
試走とルール更新 1. 現在のルールで試走 2. 新しい走行ルールを生成 • 着地を検出した箇所から遡って速度を制限 • T1 着地から逆算して確実に減速が必要と思われる時間
• T2 実際に減速するのに必要な時間 • それ以外の箇所の制限速度を上げる 2023/9/7 FSS2023 16 着 地 T1 T2
獲得したルール • 更新条件 • T1=0.4[sec], T2=0.2[sec] • 1試走毎の制限速度上昇量2km/h • 更新結果
• コース難所手前から十分な減速が得られている 2023/9/7 FSS2023 17 初期ルール 1回目更新後 2回目更新後 3回目更新後 4回目更新後 5回目更新後
結論・考察 2023/9/7 FSS2023 18
結論・考察 • 位置推定 • 安定して動作する位置推定が実現できた • 位置推定の精度を上げる事が課題 • 重み付き和の重みなど,人間が決めているパラメータの調整が必要 •
ストレート部分など,タコメータと速度の乖離が起こる場所で精度が落ちやすい • ルール獲得 • ジャンプを抑制する形でのルール獲得が実現できた • コースアウトを前提としていないことが課題 • ミニ四駆としての余力を使い切ってない • ルール更新の収束という観点がない • 制限速度を設けるだけなので,ルール更新の終点設定が出来ていない • 現在は回数で制限しているが,本来はミニ四駆の速度限界があるはず 2023/9/7 FSS2023 19
Appendix 2023/9/7 FSS2023 20
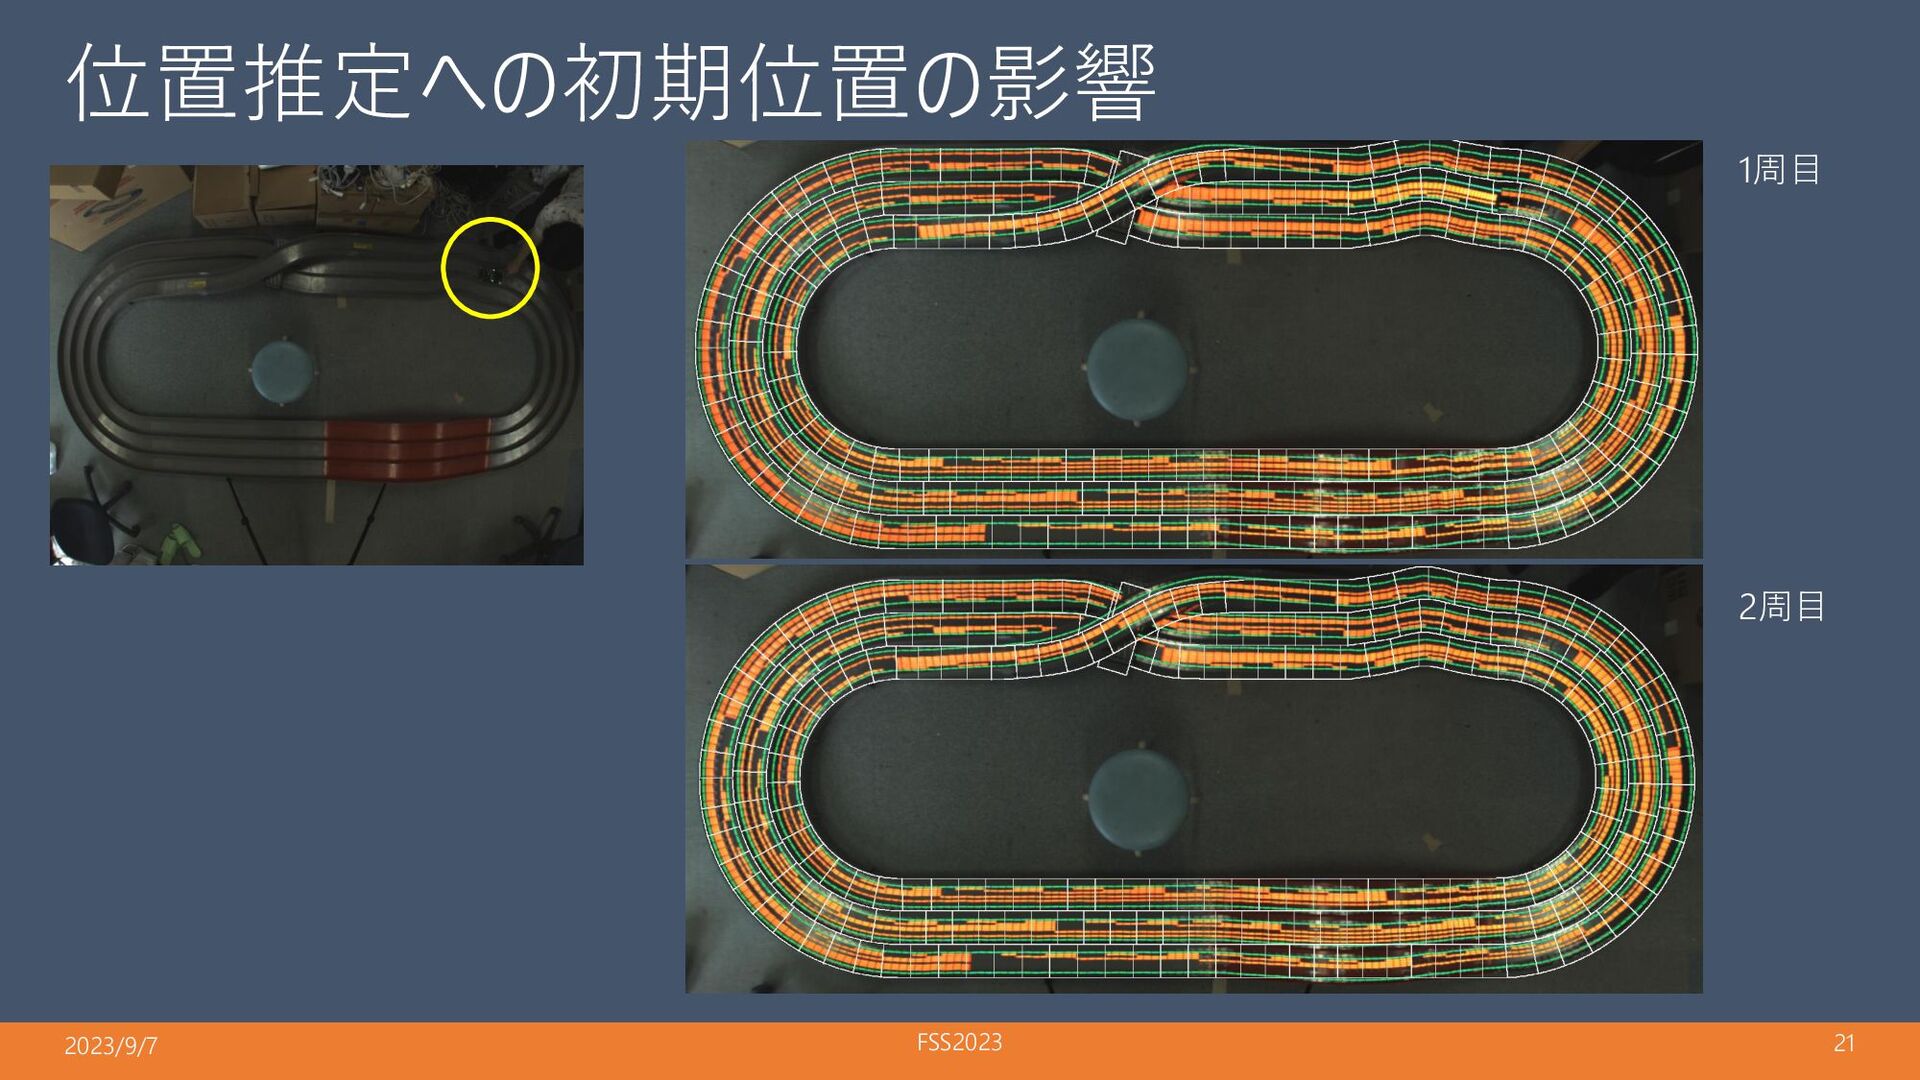
位置推定への初期位置の影響 2023/9/7 FSS2023 21 1周目 2周目
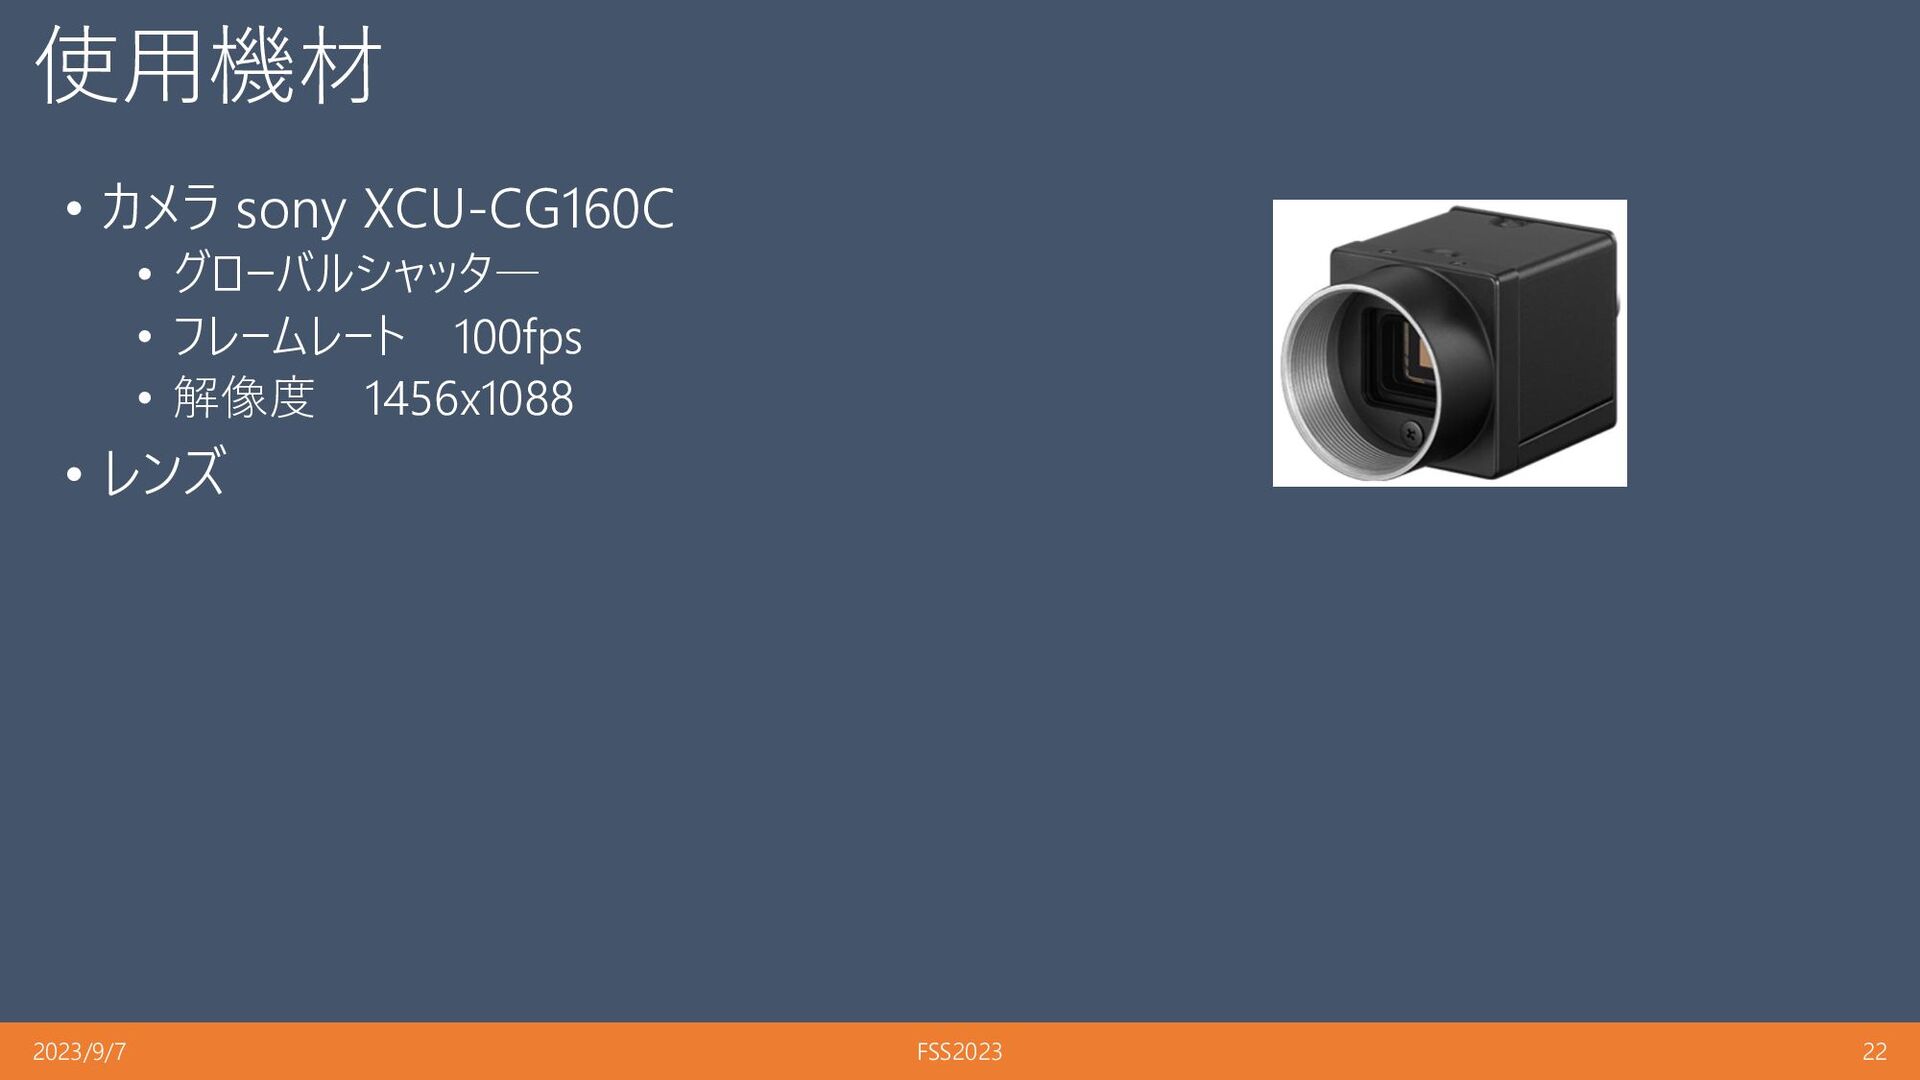
使用機材 2023/9/7 FSS2023 22 • カメラ sony XCU-CG160C • グローバルシャッタ―
• フレームレート 100fps • 解像度 1456x1088 • レンズ
• https://youtu.be/O7OeU- hMIOc?si=BhswixadYRu03Rt_ 2023/9/7 FSS2023 23
More Decks by aks3g
See All by aks3g
自己位置推定精度向上のためのセンサ情報補正
aks3g
0
130
Other Decks in Research
See All in Research
山中市政が招いた組織崩壊:よこはま安心ボックスを例に
sishi
0
380
ハードウェア研究で国際トップ会議を目指す!IROS 2027での論文採択を目指して
ayatokanada
7
4.2k
横浜市長(山中氏)の言動にかかる第三者による調査報告書
sishi2026
0
680
Développer des solutions de réduction des émissions de méthane entérique : 1ers résultats Méthane 2030
institutdelelevage
PRO
0
310
論文読み会 SNLP2026 Tau2-Bench: Evaluating Conversational Agents in a Dual-Control Environment
s_mizuki_nlp
0
360
生成AI時代の開発方法論と、メールサーバー運用の新しいかたち
hirachan
0
250
共感型採用に関する採用サイト意識調査 2026
gpol
1
130
Santé et fertilité des sols : ce que nous disent les pratiques dans les systèmes de polyculture-élevage
institutdelelevage
PRO
0
160
Hitting the buffers
beale
0
420
ふとした出会いで生まれたSkillが、 社内利用1位になるまで
mikimhk
22
25k
[SNLP2026] Scaling up Test-Time Compute with Latent Reasoning: A Recurrent Depth Approach
wataruuuuu
0
380
TESSERA: Temporal Embeddings of Surface Spectra for Earth Representation and Analysis
satai
3
130
Featured
See All Featured
Fight the Zombie Pattern Library - RWD Summit 2016
marcelosomers
234
18k
Stewardship and Sustainability of Urban and Community Forests
pwiseman
0
610
Easily Structure & Communicate Ideas using Wireframe
afnizarnur
194
17k
What the history of the web can teach us about the future of AI
inesmontani
PRO
3
830
Agile Leadership in an Agile Organization
kimpetersen
PRO
0
320
We Are The Robots
honzajavorek
0
460
What Being in a Rock Band Can Teach Us About Real World SEO
427marketing
0
1.1k
Getting science done with accelerated Python computing platforms
jacobtomlinson
2
590
GraphQLとの向き合い方2022年版
quramy
50
15k
Color Theory Basics | Prateek | Gurzu
gurzu
1
530
Practical Tips for Bootstrapping Information Extraction Pipelines
honnibal
25
2.2k
Dominate Local Search Results - an insider guide to GBP, reviews, and Local SEO
greggifford
PRO
0
410


 aks3g
 sishi
 ayatokanada
 sishi2026
 institutdelelevage
 s_mizuki_nlp
 hirachan
 gpol
 beale
 mikimhk
 wataruuuuu
 satai
 marcelosomers
 pwiseman
 afnizarnur
 inesmontani
 kimpetersen
 honzajavorek
 427marketing
 jacobtomlinson
 quramy
 gurzu
 honnibal
 greggifford